

Page 1
Page 1 of 79
Серво Гайд
Servo Guide
Created at March 8, 2018 by Gerhard Schwarz /Translated by Vladislav Budkin (FANUC Russia)
Page 2
Page 2 of 79
Содержание
Возможности................................................................................................................................ 4
Список руководств..................................................................................................................... 4
Условия установки..................................................................................................................... 4
Подключение через Ethernet .................................................................................................... 7
Спецификация FANUC LAN карты............................................................................................ 7
Настройки ЧПУ ............................................................................................................................ 7
Настройки компьютера.............................................................................................................. 8
Главная панель........................................................................................................................... 9
Настройки Серво Гайда............................................................................................................. 9
Параметры.............................................................................................................................. 10
Системные настройки......................................................................................................................... 10
Сохранение параметров..................................................................................................................... 11
Программа.............................................................................................................................. 12
Создание программы круга............................................................................................................... 12
Пользовательская программа.......................................................................................................... 14
Тест пользовательской программы................................................................................................ 15
Загрузка программы из ЧПУ в программное окно........ ............................................................... 16
Диаграмма.............................................................................................................................. 17
Функция панели Диаграммы............................................................................................................. 17
Комбинации кнопок............................................................................................................................. 18
Выбор канала....................................................................................................................................... 19
Настройки канала................................................................................................................................ 21
Данные Серво оси.............. ................................................................................................................ 21
Данные Шпиндельной оси... ............................................................................................................. 24
Измерение сигналов PMC................................................................................................................... 27
Сброс и Измерение.............................................................................................................................. 31
Отображение данных POSFB............................................................................................................. 32
Сдвиг данных........................................................................................................................................ 32
Сохранение диаграммы...................................................................................................................... 34
Сохранение настроек диаграммы..................................................................................................... 34
Масштабирование и Автомасштаб................................................................................................... 35
Сохранение настроек Профиля ........................................................................................................ 36
Загрузка настроек Профиля............................................................................................................... 36
Отображение измеренных сигналов в различных диаграммах.................................................. 37
Базовый режим Диаграммы............................................................................................................... 37
Операции................................................................................................................................................ 38
Просмотр сигналов в Графическом режиме YT (Ctrl+T) .............................................................. 44
Графический режим XY (Ctrl+X) ........................................................................................................ 44
Контурный режим (Ctrl+O) .................................................................................................................. 44
Page 3
Page 3 of 79
Режим окружности (Ctrl+B) ............................................................................................................... 46
Настройки диаграммы для окружности.......................................................................................... 46
Навигатор .............................................................................................................................. 48
Первоначальная настройка коэффициентов усиления .............................................................. 49
Настройка фильтров........................................................................................................................... 54
Настройка коэффициентов усиления.............................................................................................. 54
Настройка функции Backlash Acceleration...................................................................................... 55
Настройка постоянной времени для ускоренного хода.............................................................. 62
Настройка высокой скорости и высокой точности цикла обработки....................................... 66
Определение момента непредвиденных внешних воздействий............................................... 70
Компенсация интерактивных сил..................................................................................................... 71
Настройка функции Smart machining point control........................................................................ 72
Настройка фильтров Шпинделя....................................................................................................... 74
Настройка коэффициентов усиления Шпинделя.......................................................................... 76
Поиск резонансной частоты вручную. .............................................................................. 78
Режим Фурье ( Ctrl+F ) .........................................................................................................................79
Page 4
Page 4 of 79
Servo Guide
Возможности
Простое соединение с ЧПУ
Интегрированная среда для настройки, например, запуска программ, измерения данных
и изменения параметров
Измерение серво-, шпиндель-, PMC, программных and лазер данных одновременно
Настраиваемый навигатор, который включает функцию автоматической настройки
Список руководств
Servo Guide руководство
Руководство по Сервопараметрам
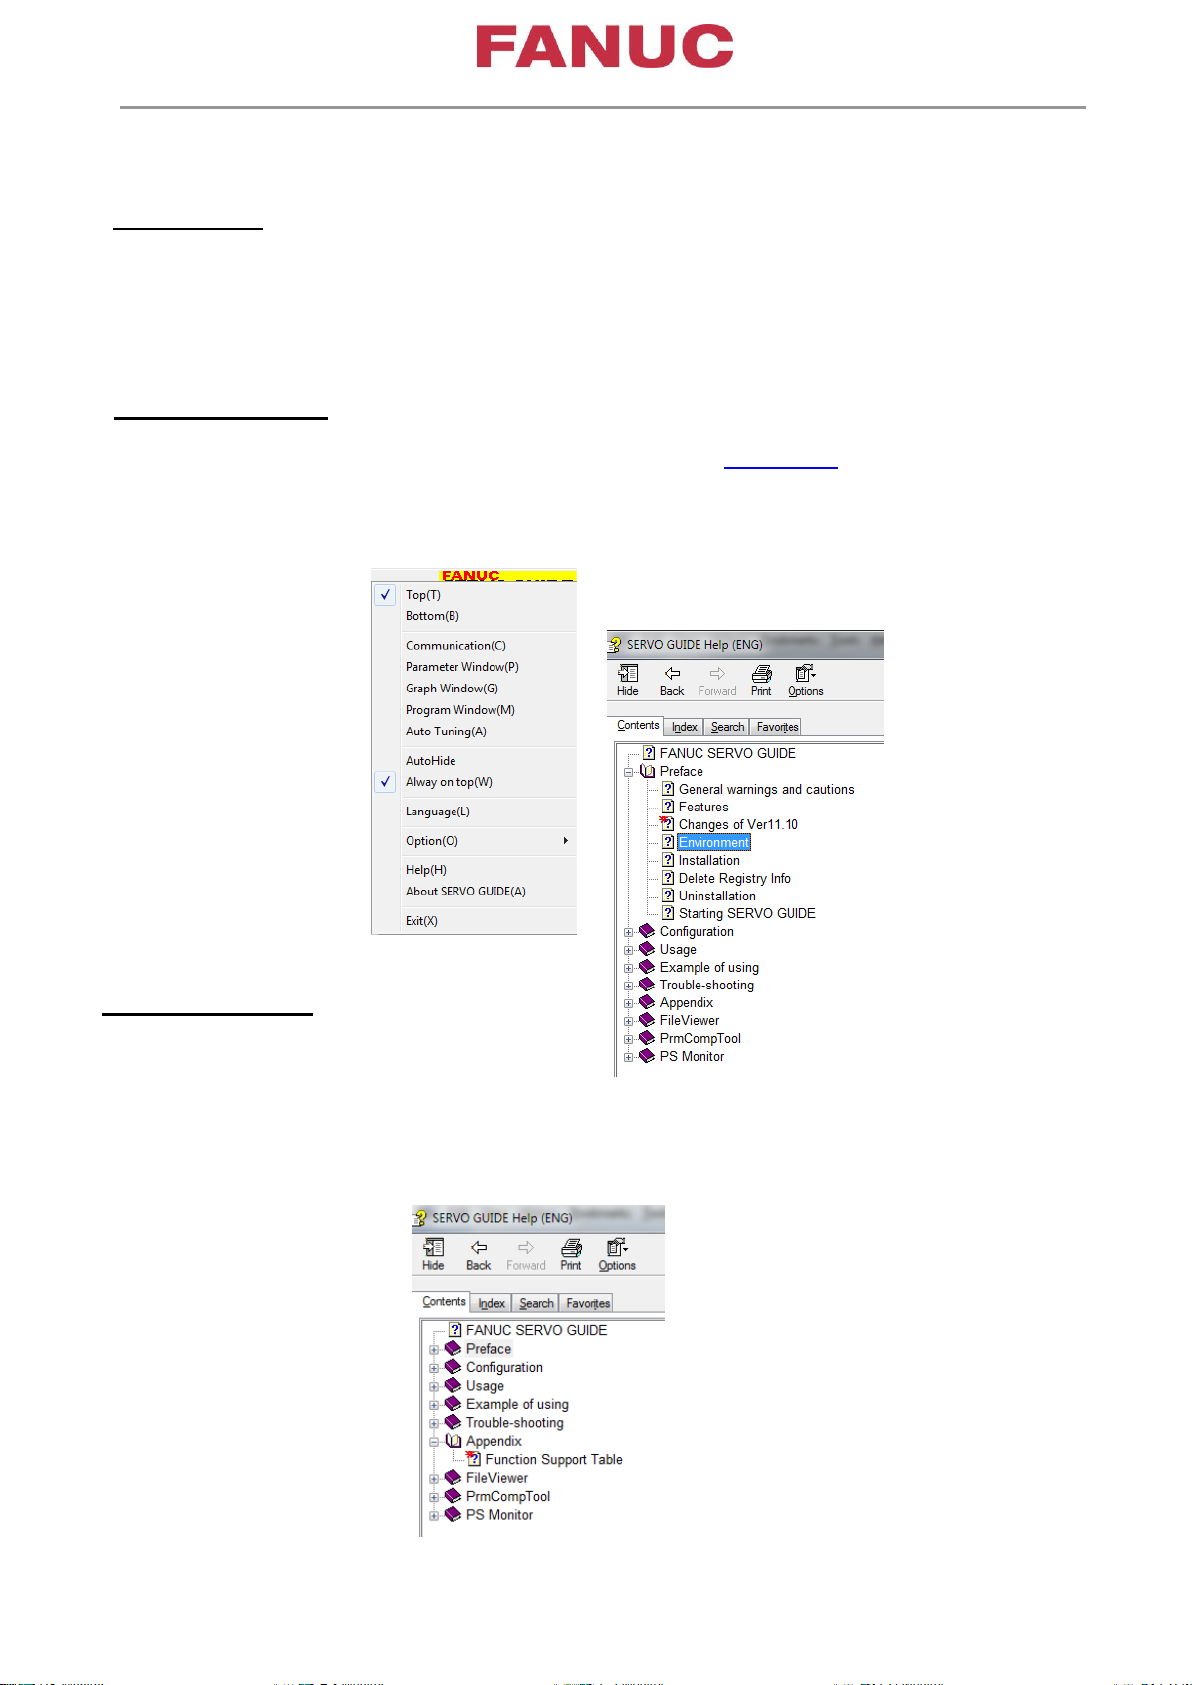
Online Помощь
HELP ( H ) (правая кнопка мыши на главной панели), Preface, Environment
B-65404EN/02-09
B-65270EN
Условияу становки
CNC :
Appendix, Function Support Table можно найти условия работы новых
функций.
System SW
Servo SW
Spindle SW
Ethernet SW
PMM SW
Page 5
Page 5 of 79
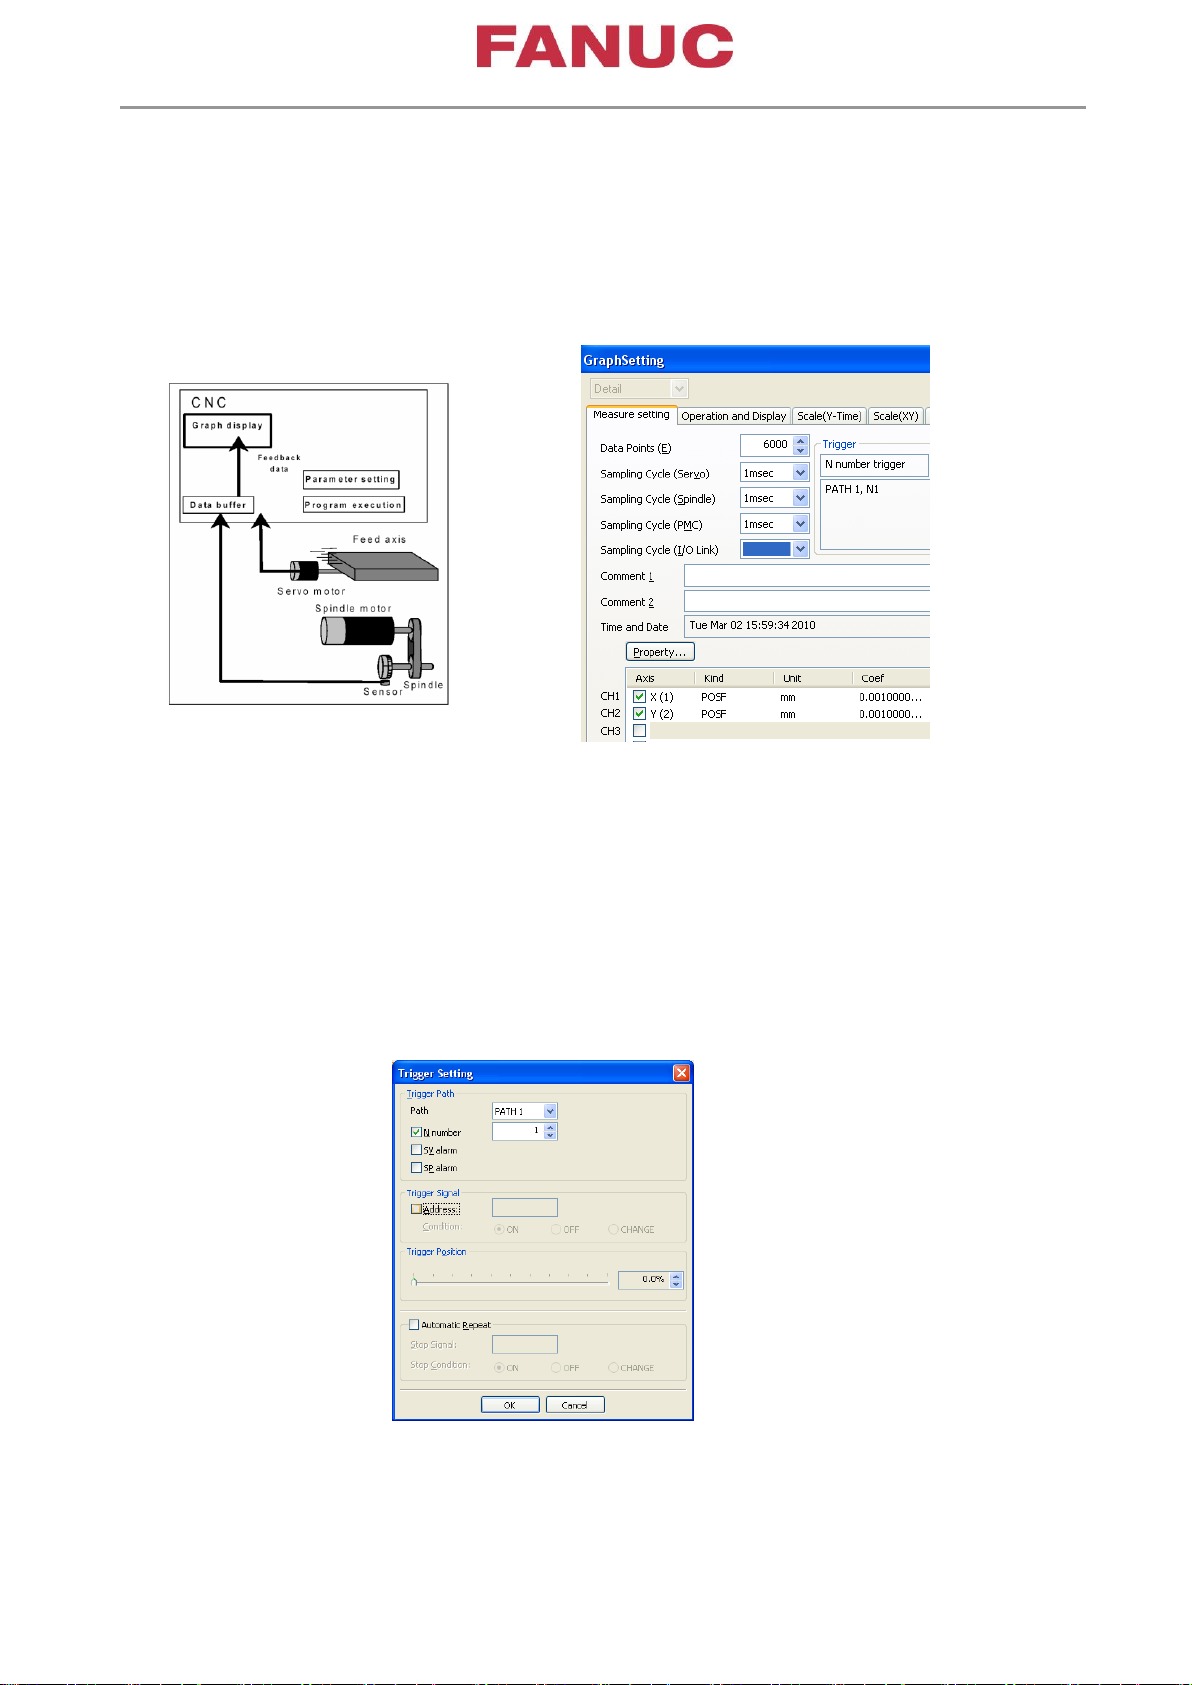
Программа имеет удобную встроенную функцию помощи HELP(H) для: настройки и
работы с различными примерами.
СервоГайд - это диагностический инструмент для измерения цифровых данных Серво,
Шпиндель, PMC, Лазер - сигналов и данных программ обработки.
Есть функция Автоматической настройки функций (Навигатор)
Функция триггера по номеру N позволяет начать измерение в одном и том же месте в
программе.
Триггер с помощью серво-, шпиндельной ошибки или сигнала PMC с регулируемым
положением - позволяет записывать сигналы до появления этой ошибки.
Page 6
Page 6 of 79
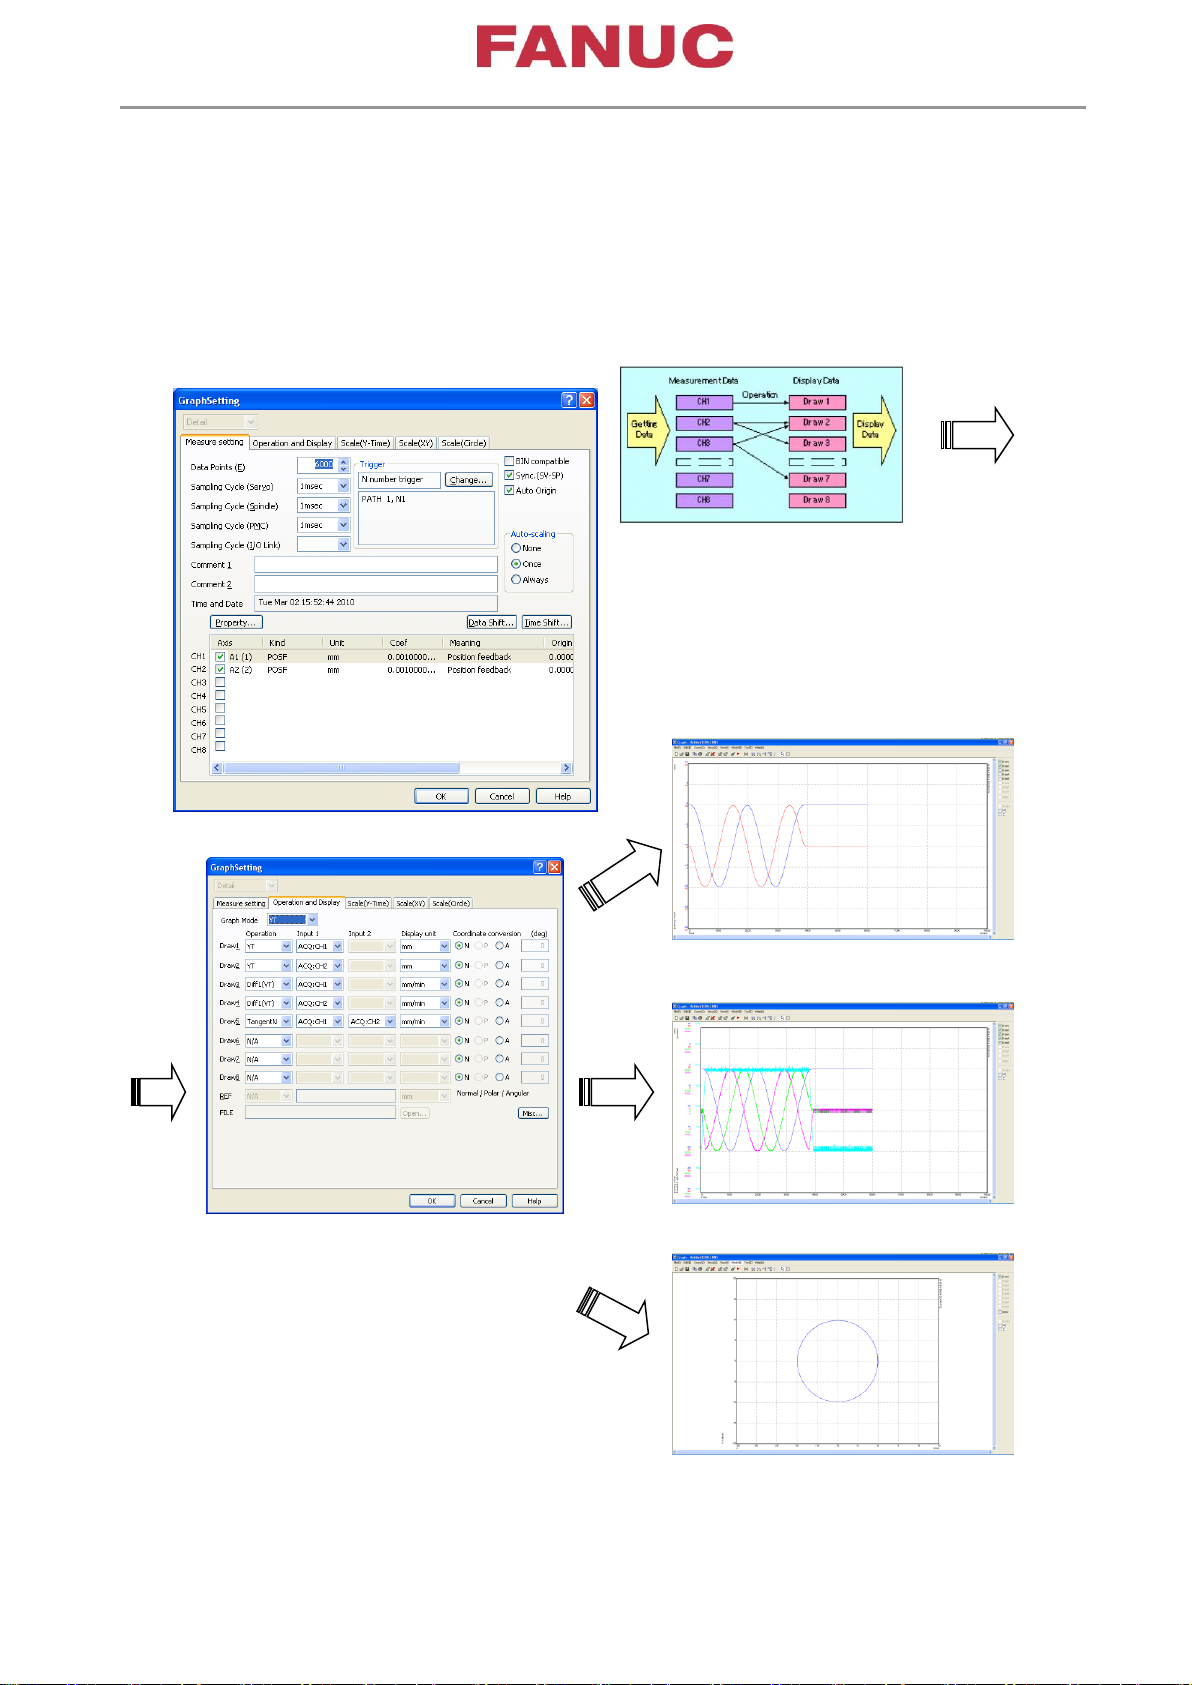
После получения данных измерений могут отображаться различные диаграммы. Нет
необходимости измерять снова, чтобы отобразить данные в XTYT и YX или в контурном
режиме.
Page 7
Page 7 of 79
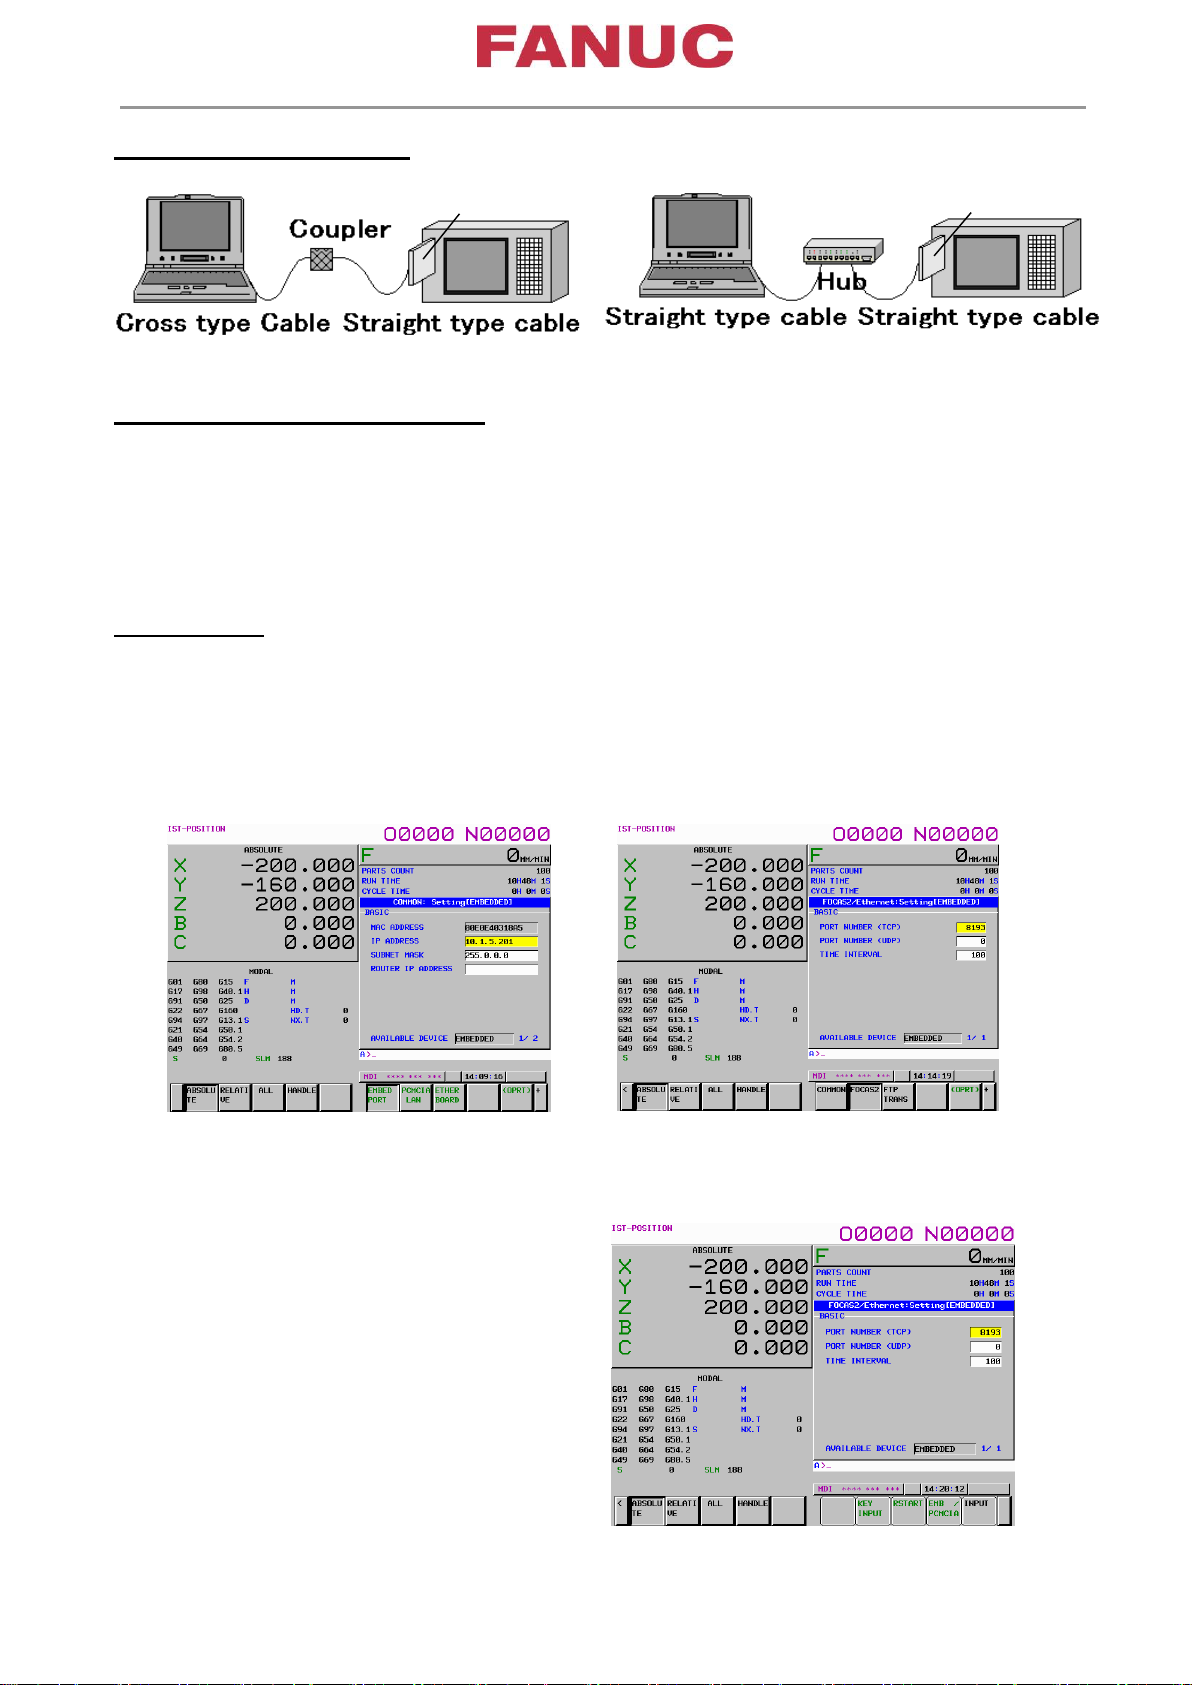
Соединение через Ethernet
Спецификация FANUC LAN карты
A02B-0281-K710 -> A15L-0001-0077#K1 + A15B-0001-C106
Если у вас ЧПУ со встроенным Ethernet или высокоскоростной Ethernet платой, то
Ethernet кабель может быть подключен напрямую.
Примечание: Перед использованием СервоГайда сохраните параметры, SRAM
Бэкап, и т.д.
Настройки ЧПУ
Ипользуя встроеннный Ethernet
Выберите настройки для встроенного Ethernet
COMMON производит настройки для IP-адреса и маски подсети
FOCAS производит настройку для номера порта TCP
Для использования FANUC LAN карты пожалуйста сделайте настройки для PCMCIA
Пожалуйста переключитесь PCMCIA LAN с
помощью EMB/PCMCIA
Page 8

Page 8 of 79
Настройки компьютера
Open Network and sharing Center Open network and Sharing Center выберите local
area Connection
Properties
Установите IP
address
отличный от
настроек ЧПУ
Internet Protocol Version 4 (TCP/IPv4) ->
P
roperties
Page 9
Page 9 of 79
Главная панель
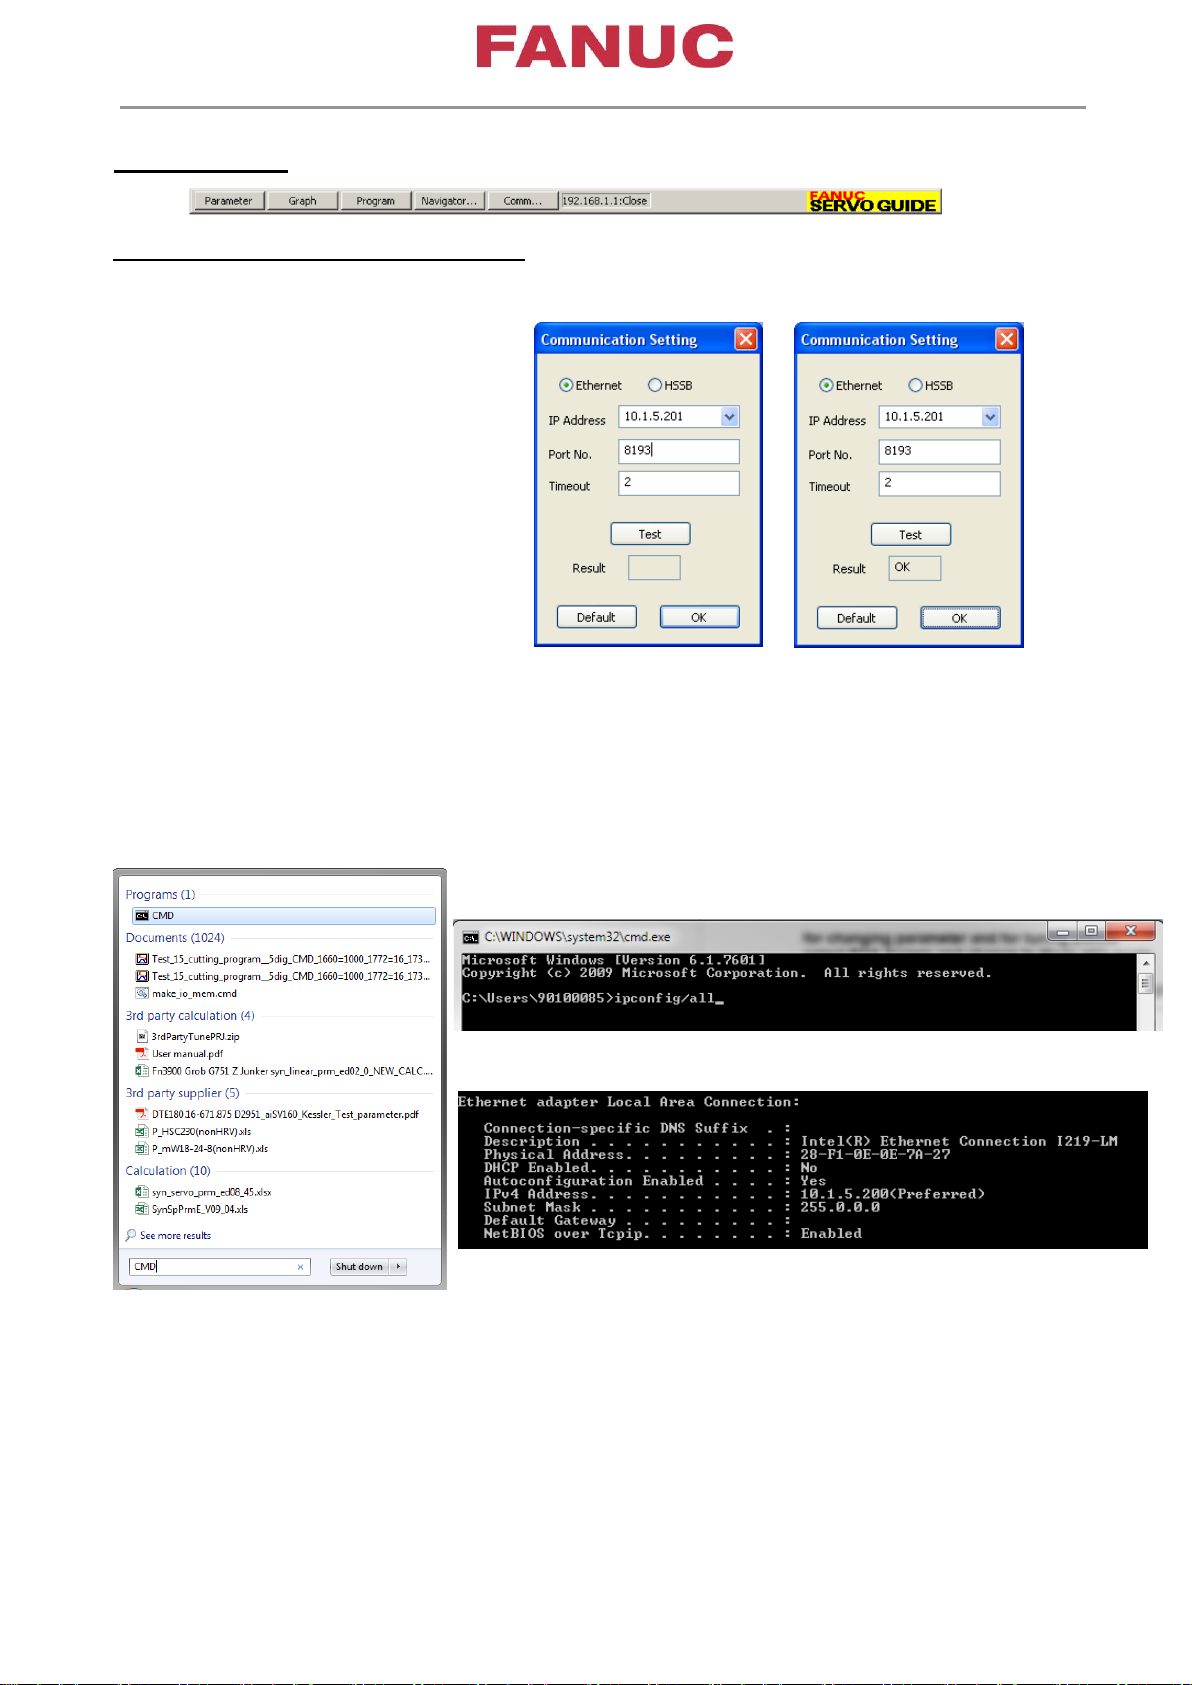
Настройки соединения в СервоГайде
выберите Comm…
нажмитеTest
результат должен быть OK
нажмите OK
Примечание: Для изменения параметра и настройки
выберите экран POS и переключитесь в режим MDI
Если отобразится NG - нехорошо, проверьте снова настройки ЧПУ и ПК Ethernet.
На ПК проверьте в командной строке следующее:
Введите: ipconfig/all
Здесь вы получите подтверждение, если вы правильно настроили IP-адрес.
Page 10
Page 10 of 79
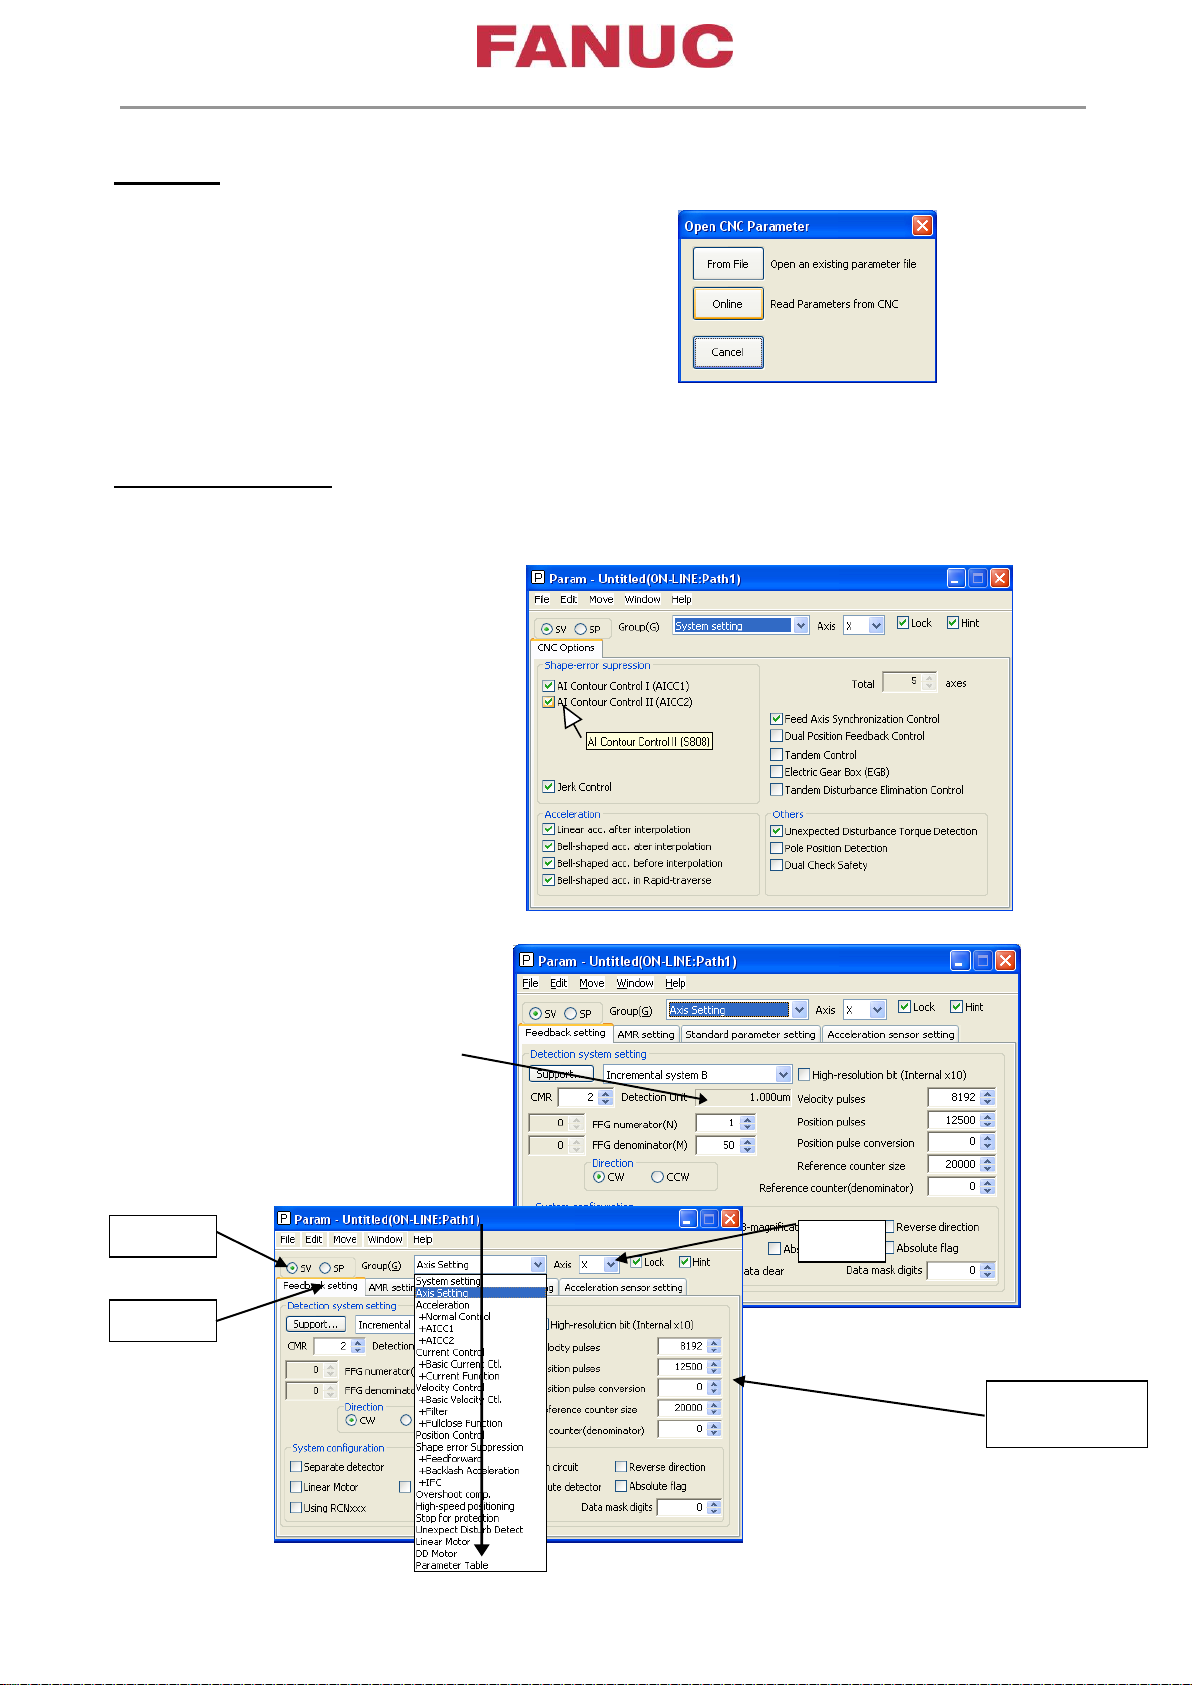
Параметр
кликните на Parameter на Главном Панели
кликните Online для загрузки параметров
с помощью From File
вы можете открыть параметры из памяти PC
для этого необходимо иметь файлы параметров и
cncidnum.txt
Настройки системы
Отображаются Параметры опций, относящийся к серво, шпинделю и точности обработки.
Перемещая курсор к опции,
отображается номер параметра
Настройка оси
Проверьте Инкремент ОС
(detection unit) для каждой Оси
Эта настройка необходима для
установки канала в меню Graph
Серво
Шпиндель
Ось
Группа
параметров
Page 11

Page 11 of 79
Прокручивая курсор на белые
поля, отображаются
параметры
Введите правильный Инкремент ОС в настройке
графика для каждой оси (далее, см. Диаграмма,
Настройки канала)
Сохранение параметров
кликните Save As…
Выберите путь на вашем компьютере и сохраните
параметры
Изменяя параметр в белом поле
параметр сразу изменяется в ЧПУ !!!
Если вы измените параметр напрямую в ЧПУ, вы
можете обновить экран параметров с помощью
Reload from CNC или Reconnect.
Page 12

Page 12 of 79
Программа
Создание программмы круга
Выберите файл FILE(F)
NEW(N) новый
Выберите программу круга Circle
program
выберите гориз. Horizontal и верт.
Vertical оси
выберите радиус круга Radius
выберите подачу Feedrate
выберите число повторений Repeat
выберите режим повыш. точности
High Precision Contour Mode AICC
Кликните Применить Apply
Кликните Имя Файла File Name
введите имя программы и кликните
OK
Page 13
Page 13 of 79
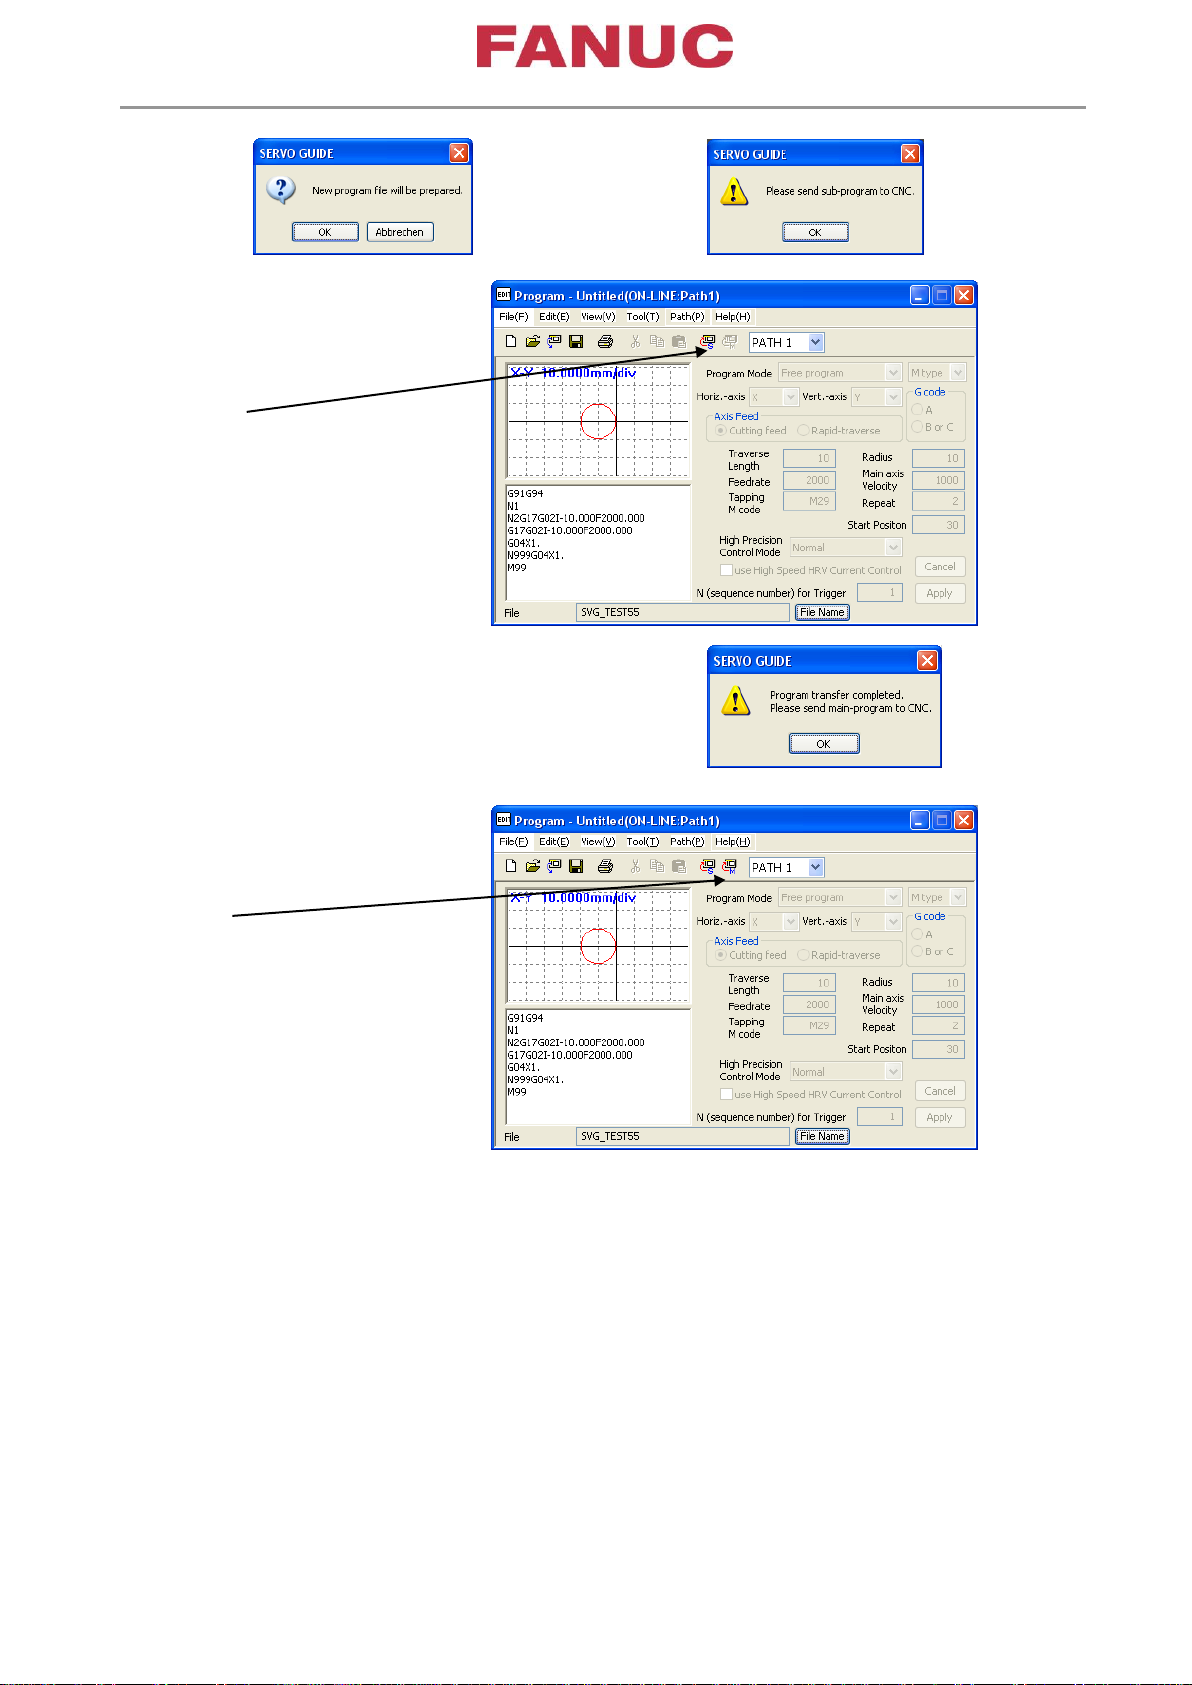
Кликните OK
Кликните S
Подпрограмма будет записана в
память ЧПУ
Нажмите OK
кликните M
Главная программа (вызов
программы) будет записана в
экран MDI.
Вы можете запустить программу:
1.) в MDI нажатием Старт Программы
Каждый раз при необходимости запуска программы - кликайте M и потом Cycle Start (старт)
Это предпочтительнее, потому что вы можете повторно запустить программу и
изменить параметр без изменения режима.
или
2.) выберите программу в режиме Редактирования,
Смените M99 на M30
задайте это как главную пограмму ,
смените режим АВТО и жмите Cycle start (старт программы)
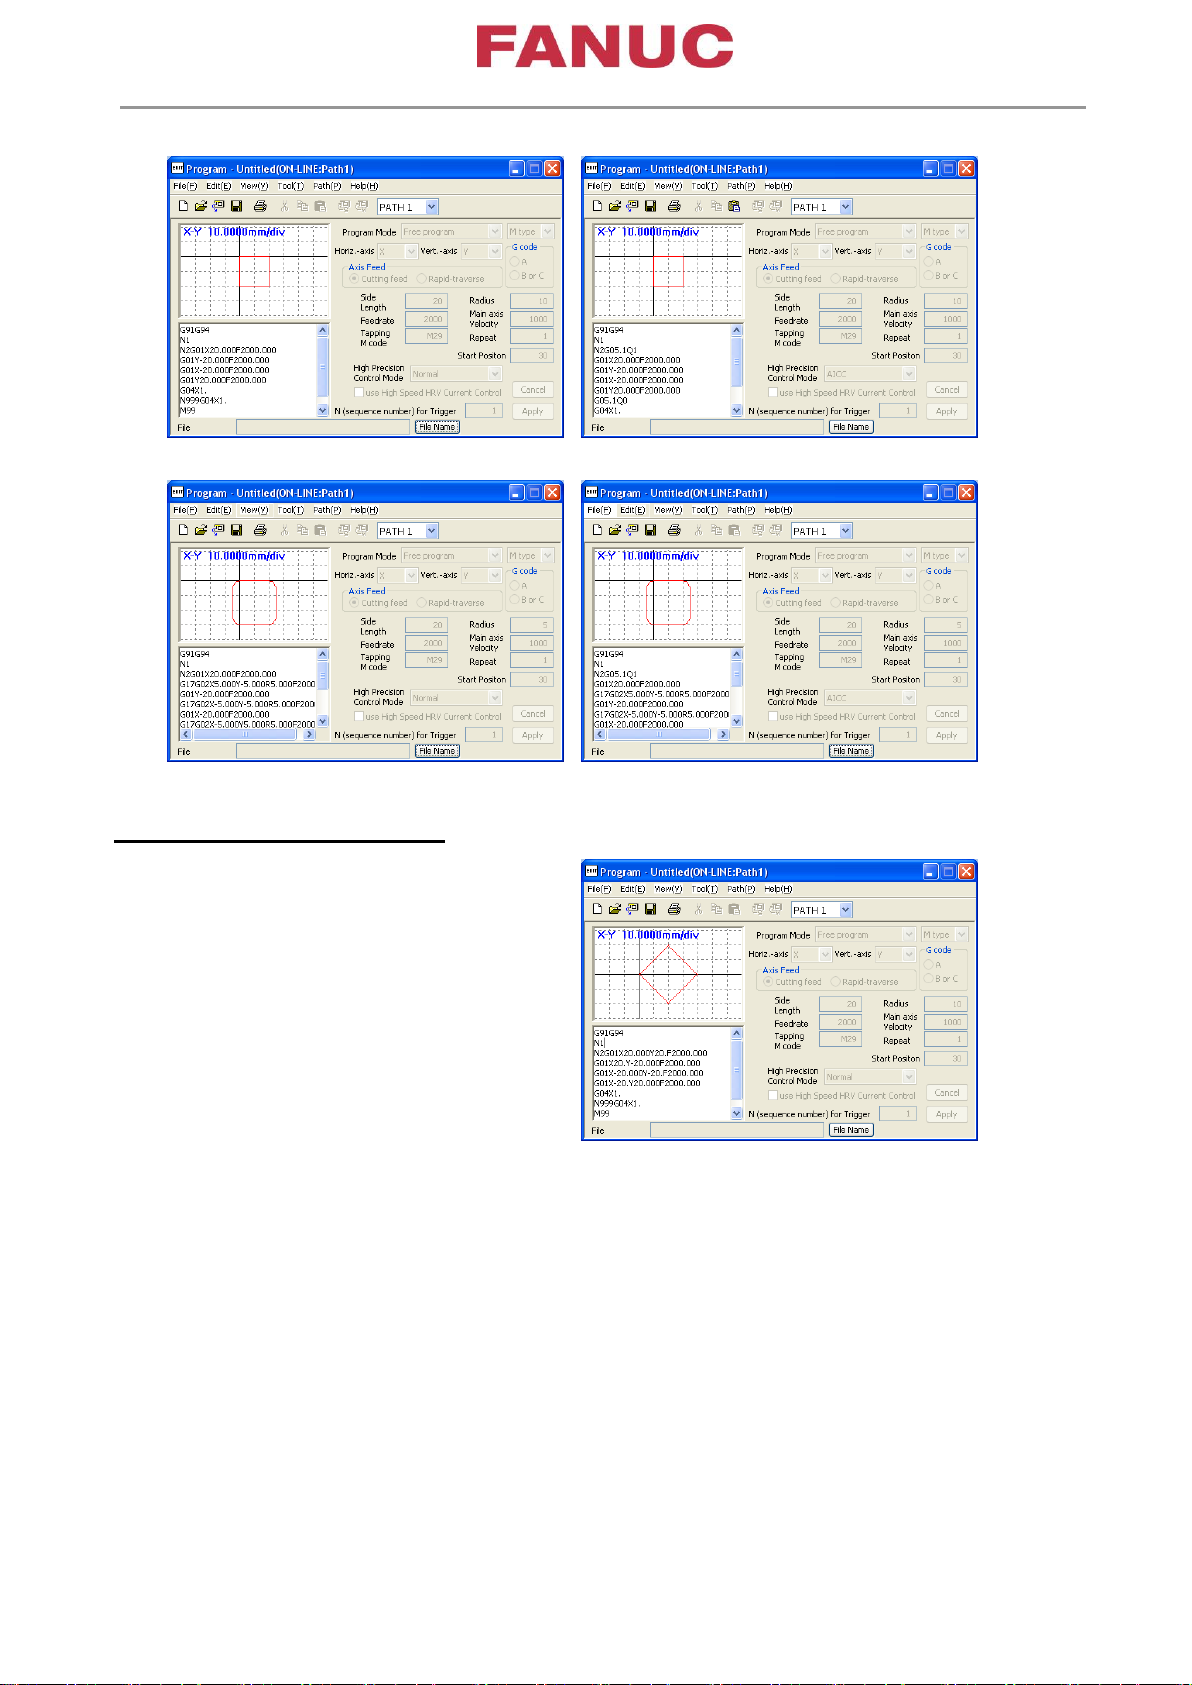
Точно так же вы можете создавать программы для Квадрата, Квадрата с дугой,…
Page 14
Page 14 of 79
Пользовательская программа
С помощью этой программы можно
протестировать квадрат с перемещением
обеих осей (как пример).
G91G94
N1
N2G01X20.000Y20.F2000.000
G01X20.Y-20.000F2000.000
G01X-20.000Y-20.F2000.000
G01X-20.Y20.000F2000.000
G04X1.
N999G04X1.
M99
Page 15
Page 15 of 79
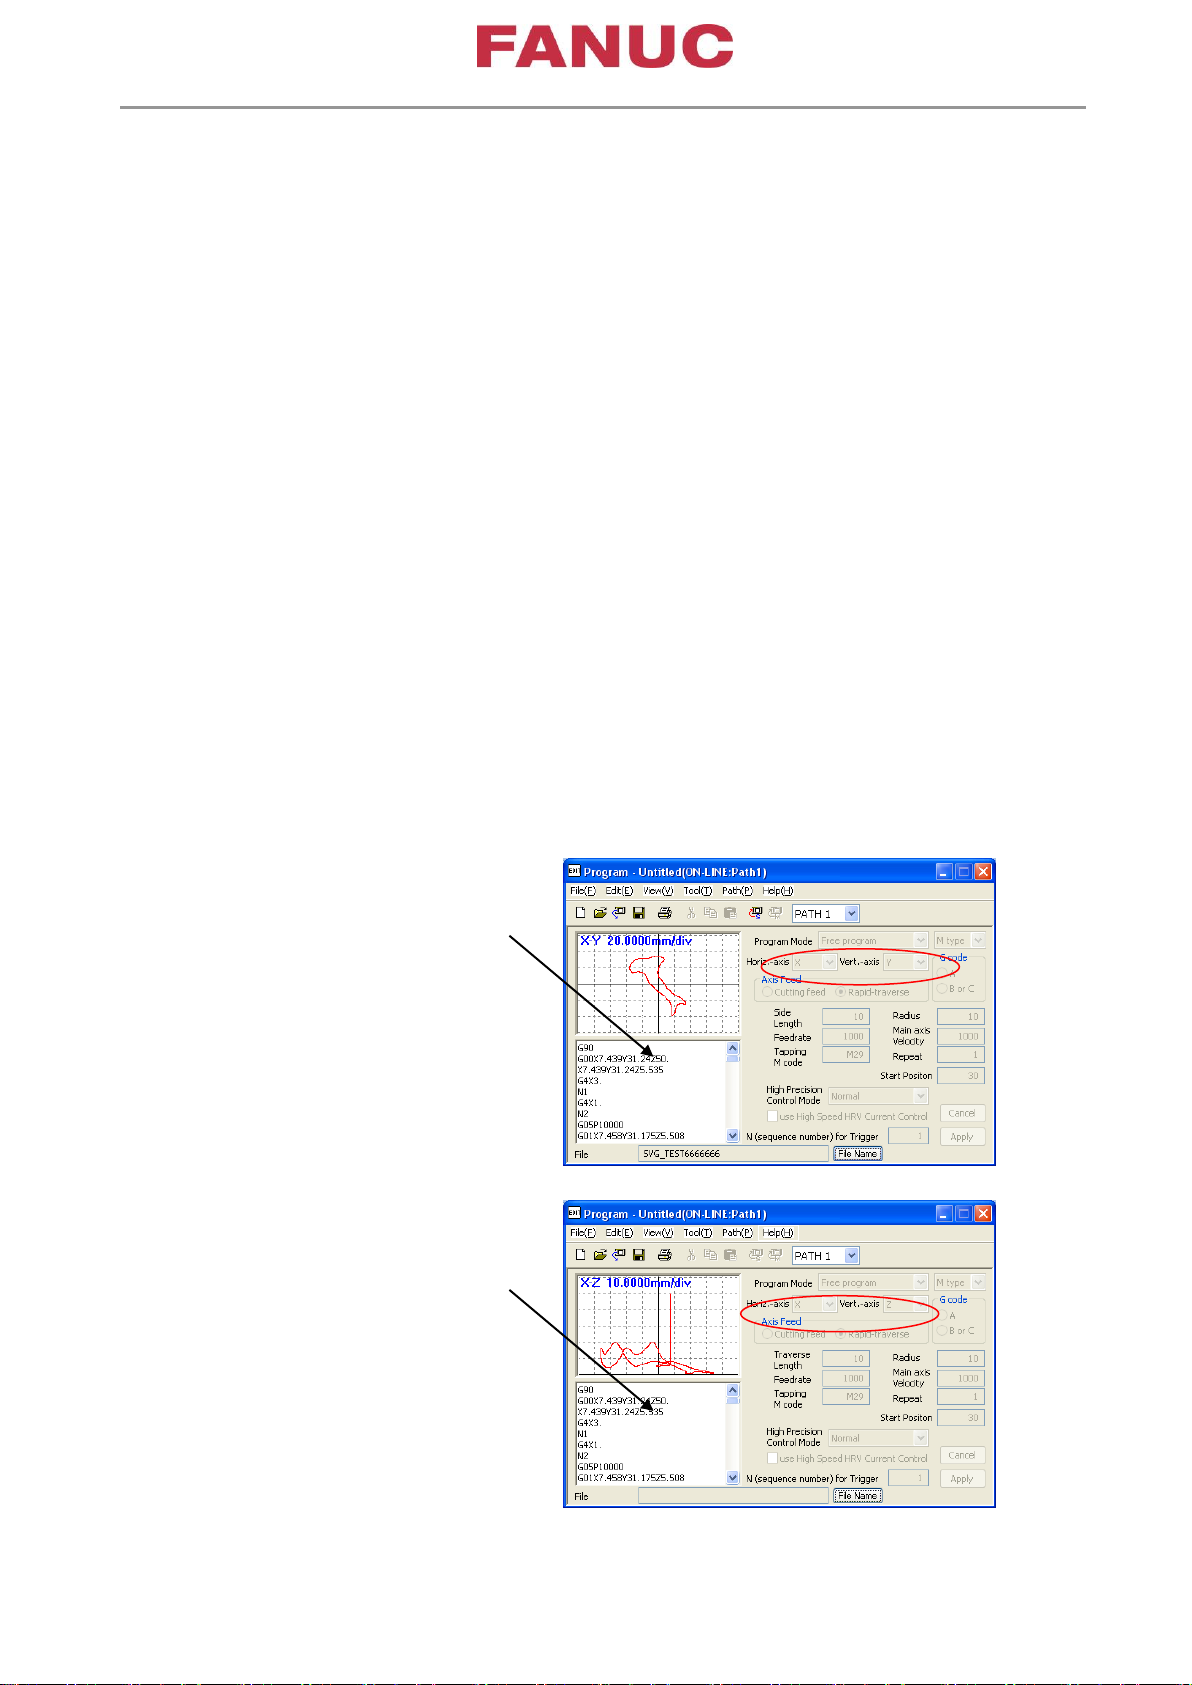
Проверка пользовательской программы
(перемещение кадр за кадром X,Y,Z)
%
O0122(CONTR-3D-001)
(PREC0.001)
G90
G00X7.439Y31.24Z50. X7.439Y31.24Z5.535
G4X3.
N1
G4X1.
N2
G05P10000 G01X7.458Y31.175Z5.508
X7.487Y31.073Z5.469
X7.518Y30.968Z5.43
X7.518Y30.965Z5.429
X7.391Y30.737Z5.392 X7.267Y30.51Z5.358
….
….
….
….
M30
X-Y
Выберите Гориз. ось X, Верт. ось Y
Скопируйте из текстового файла и
вставьте (Ctrl+V)
Удалить% в начале и конце программы.
Удалите номер программы
X-Z
Выберите Гориз. ось X, Верт. ось Z
Скопируйте из текстового файла и
вставьте (Ctrl+V)
Удалить% в начале и конце программы.
Удалите номер программы
Окно программы будет использоваться позже, чтобы отобразить на чертеже шаблон контура
программы.
Page 16
Page 16 of 79
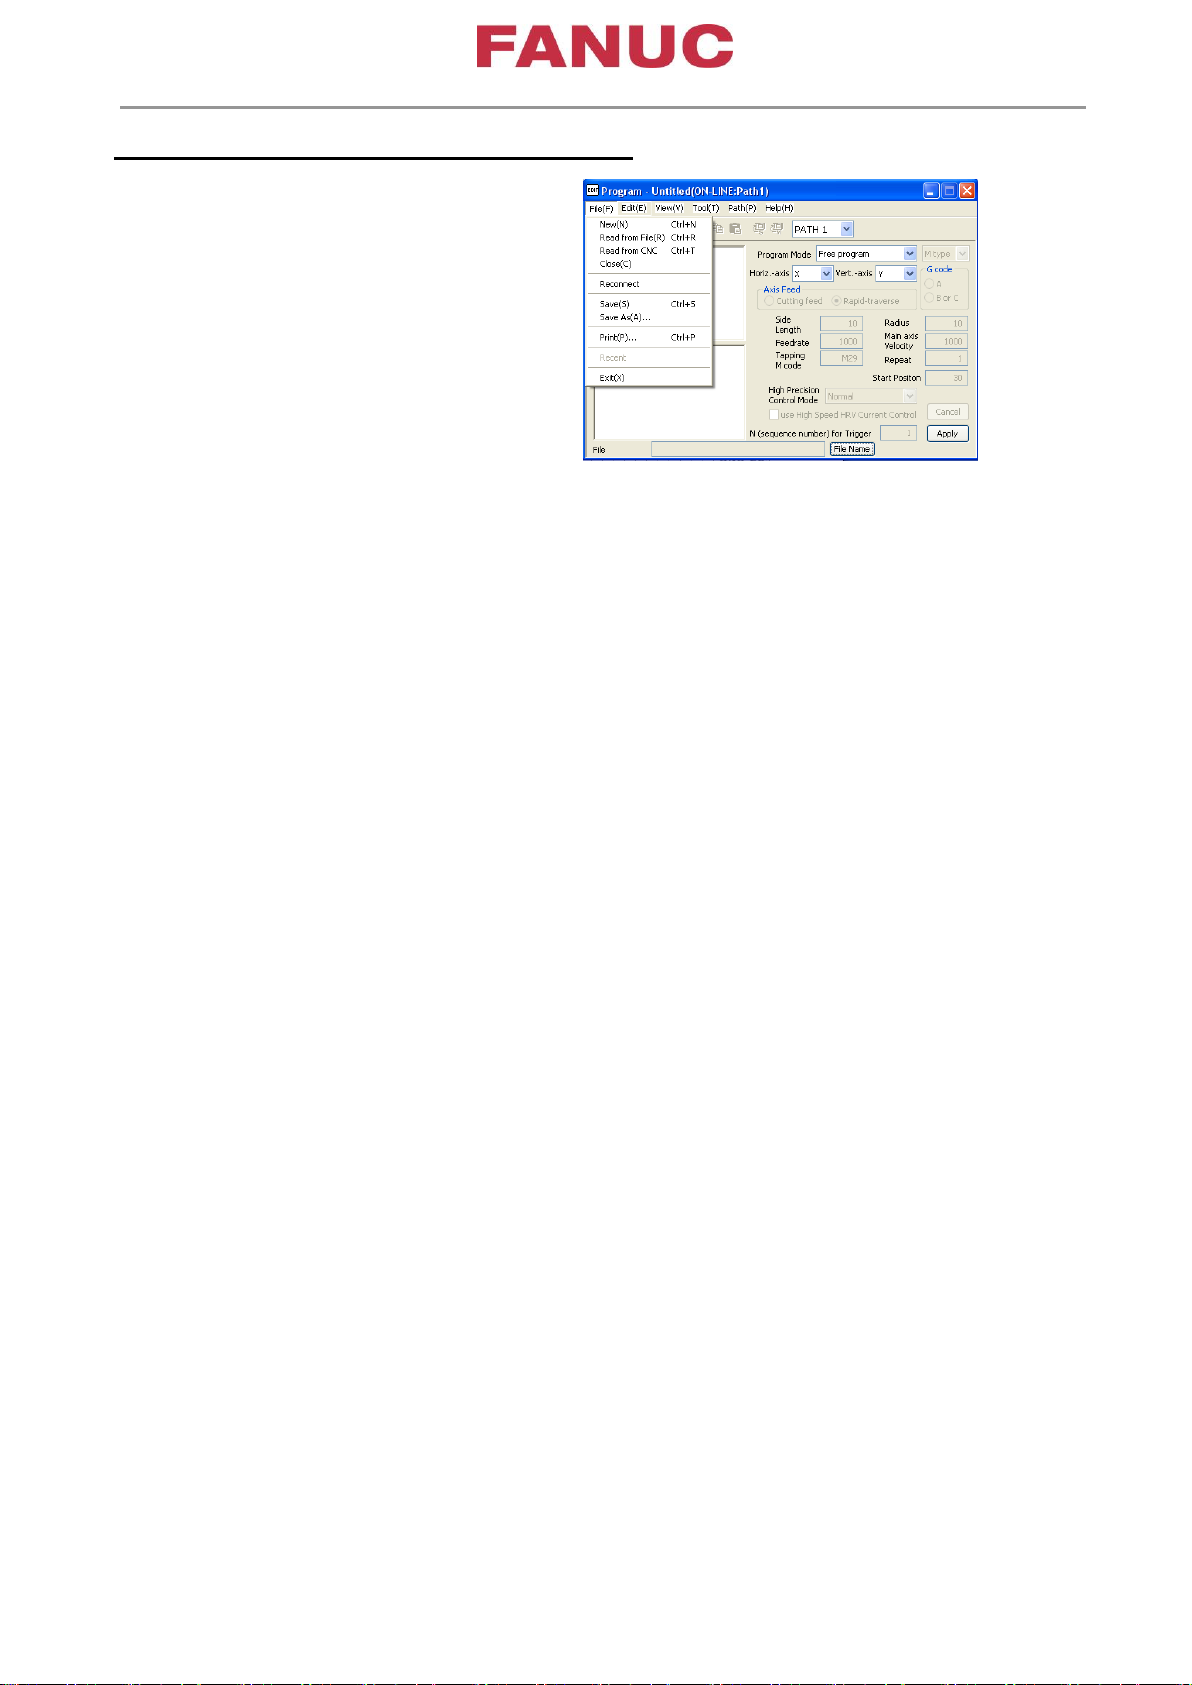
Загрузка программы из ЧПУ в окно программы
кликните Read from CNC (читать из ЧПУ)
выберите файл из директории в ЧПУ
OK
OK
OK
Apply
Page 17
Page 17 of 79
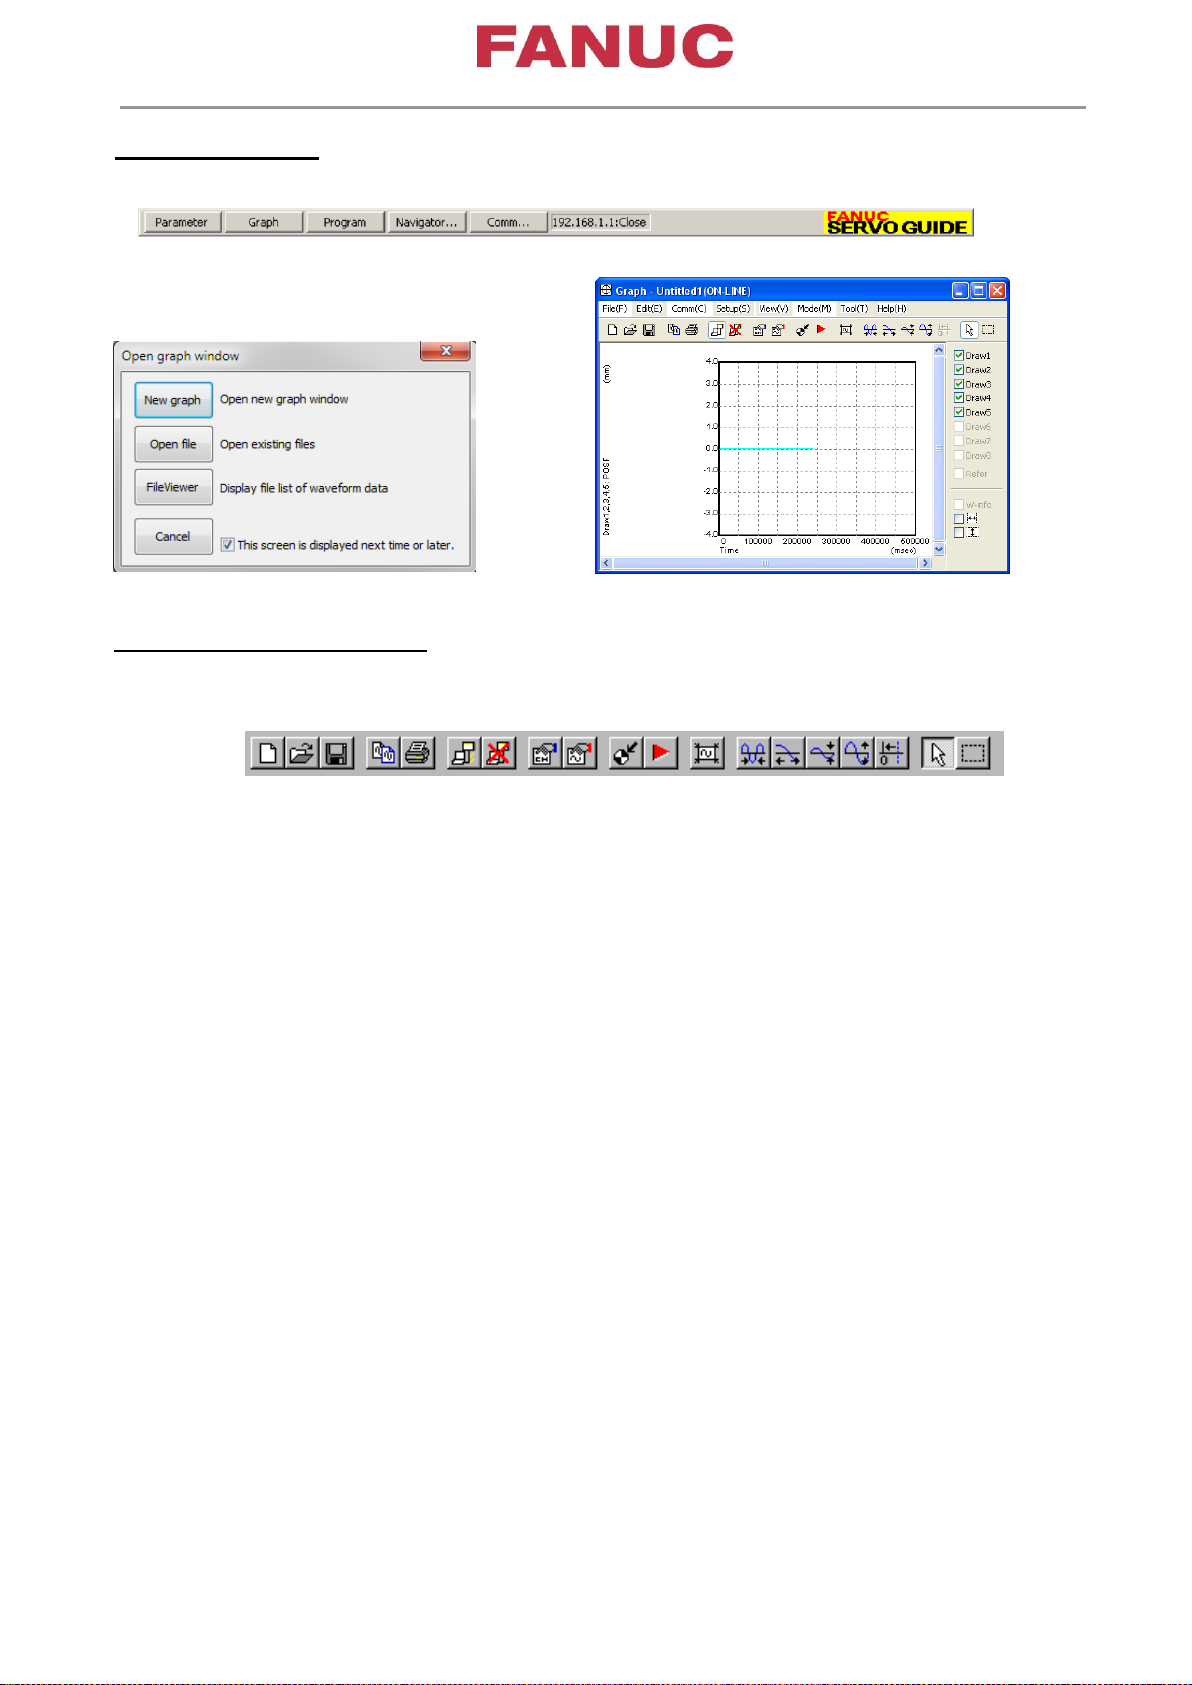
Диаграмма (Graph)
Get online
Get Offline
После нажатия кнопки «Graph» на Главной
панели - вы можете выбрать «New graph» и
открыть новое окно
Функция панели Диаграммы
Панель инструментов для Окна Диаграммы.
<1> <2> <3> <4> <5>
<6><7>
<8><9> <10><11> <12> <13><14><15><16><17> <18><19>
Панель инструментов отображается чуть ниже меню в верхней части окна Диаграммы. Вы можете
выполнить некоторые команды, щелкнув по кнопкам.
Если вы хотите переключить отображение панели инструментов, используйте меню [View]-[Toolbar(T)]
Номер
<1>
<2>
<3>
<4>
<5>
<6>
<7>
<8>
<9>
<10>
<11>
<12>
<13>
<14>
<15>
<16>
<17>
<18>
<19>
Функции
Открыть новое окно.
Прочитать сохраненные графики.
Сохранить текущие данные.
Скопировать растровое изображение текущей формы сигнала в буфер обмена.
Печать текущей диаграммы.
Соединение с ЧПУ и передача текущий настроек измерений.
Разъединение с ЧПУ и очистка настроек измерений
Показать диалоговое окно настроек Канала.
Показать диалоговое окно настроек Операций.
Обнуление измерений перед стартом.
Старт измерения.
Выполнить автоматическое масштабирование для всех Сигналов.
Уменьшить гориз. масштаб.
Расширить гориз. масштаб.
Уменьшит верт. масштаб.
Расширить верт. масштаб.
Переместите выбранный курсор на 0.
Выбор индивидуально любого сигнала.
Выбор области и увеличение.
Page 18

Page 18 of 79
Комбинации кнопок
Short cut
[Ctrl] + [T]
[Ctrl] + [V]
[Ctrl] + [A]
[Ctrl] + [J]
[Ctrl] + [B]
[Ctrl] + [X]
[Ctrl] + [W]
[Ctrl] + [D]
[Ctrl] + [O]
[Ctrl] + [R]
[Ctrl] + [F]
[Ctrl] + [M]
Short cut
[F9]
[F5]
[F3]
[Alt] + [1], … , [Alt] + [8]
Short cut
[F1]
[o]
Short cut
[u], [Shift] + [u]
[d], [Shift] + [d]
[]
[]
[a]
Short cut
[Ctrl] + [N]
[Ctrl] + [S]
[Ctrl] + [P]
[Ctrl] + [C]
Short cut
[Alt] +[]
[Alt] +[]
[Alt] + [←]
[Alt] + [→]
0
Short cut
[Ctrl] + [L]
Упрощение работы в режиме Диаграммы
Используя следующий комбинации, вы можете обрабатывать некоторые параметры отображения
так же, как SD.EXE. Работа с клавиатурой является как можно более общей для SD.EXE.
Режим
Режим позиции (временная шкала)
Режим скорости (временная шкала)
Режим ускорения (временная шкала)
Режим рывка (временная шкала)
Режим погрешности круга
XY режим
Режим тангенциальной скорости (временная шкала)
Сглаживание в движении (временная шкала)
Режим погрешности контура
Переключение вида координат (полярные координаты и угловая ось)
Режим частотного анализа (преобразование Фурье)
Диаграмма Боде
Настройка канала, вычисление и настройка отображения
Функция
Загрузка режима настройки канала.
Загрузка режима вычисления и отображения.
Загрузка режима настройки масштаба.
Настройка канала. Восстановить масштаб.
Данные измерения
Настройка масштаба
Операции с курсором
Функция
Старт измерения.
Обнуление.
Функция
Увеличение на оси позиции.
Уменьшение на оси позиции.
Увеличение на временной оси.
Уменьшение на временной оси.
Автоматическое масштабирование.
Операции с файлами
Функция
Открыть новое окно.
Сохранить диаграмму.
Распечатать.
Скопировать диаграмму в буфер.
Функция
Переместить горизонтальный курсор вверх.
Переместить горизонтальный курсор вниз.
Переместить вертикальный курсор влево.
Переместить вертикальный курсор вправо.
Переместить выбранный курсор в 0.
Другое
Функция
Открыть диалоговое окно компенсации сглаживания.
Page 19
Page 19 of 79
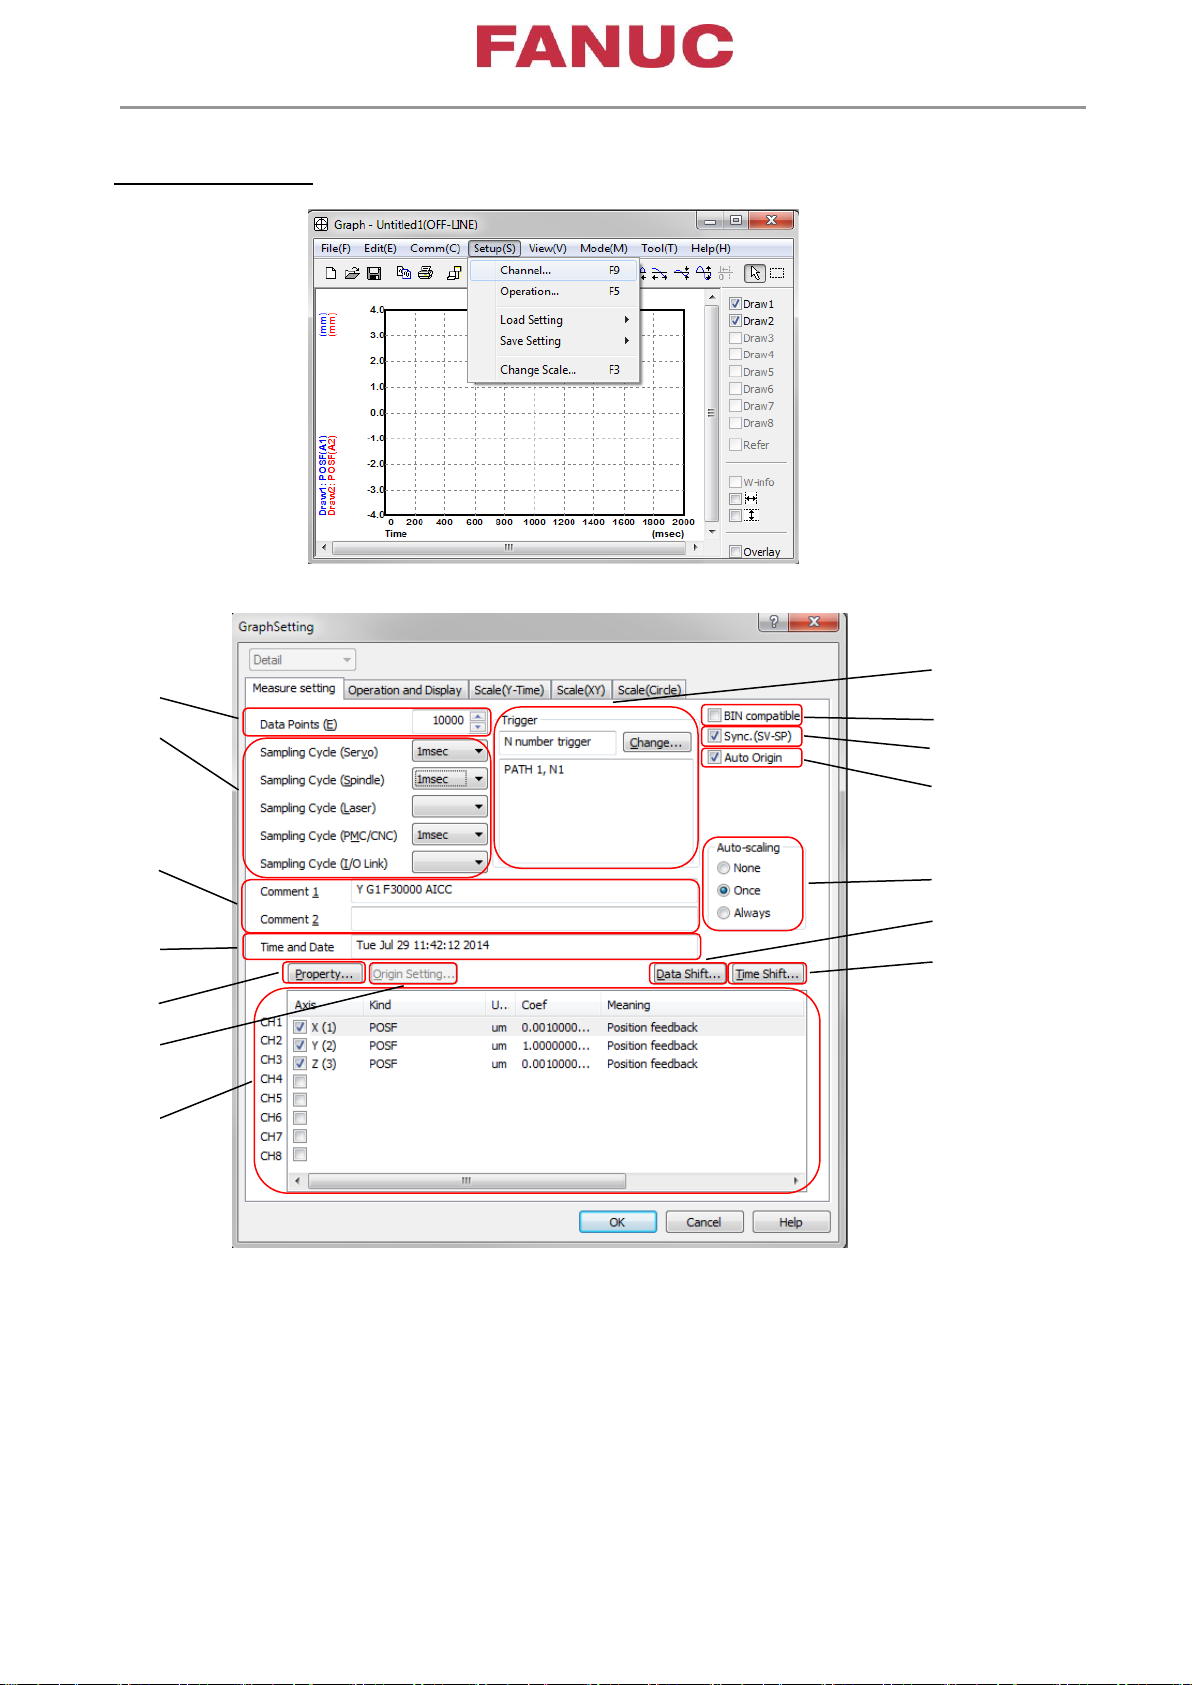
Настройка Канала
(9)
(2)
(3)
(6)
(5)
(4)
(7)
(8)
(10)
(1)
(11)
(12)
(13)
(14)
Page 20

Page 20 of 79
No.
Пункт Описание
(1)
Data points
(2)
Sampling Cycle
(3)
Comment 1, 2
(4)
Time and Date
(5)
Property…
(6)
Origin Setting…
(7)
Channel list
(8)
Trigger
(9)
BIN compatible
(10)
Sync.(SV-SP)
(11)
Auto Origin
(12)
Auto-scaling
(13)
Data Shift…
(14)
Time Shift…
Задайте количество точек данных измерения
Установите цикл выборки данных измерений. Установите цикл для каждой оси
сервопривода, оси шпинделя, лазера, сигнала PMC и оси I/O Link βi отдельно.
Вы можете прикреплять любые комментарии к данным. Вы можете использовать их
в качестве замет
ок для элементов измерения, условий параметров и т. д. Вы
можете редактировать комментарии, щелкнув область комментариев в верхней
части окна диаграммы, не открывая экран настроек канала.
Отображаются дата и время измерения данных. (Только для чтения.)
Отображается экран настройки канала.
Установите координату станка на каждой оси в начальной позиции измерения в
качестве исходной точки каждого канала. С помощью этой настройки измеренные
данные POSF могут обрабатываться как координаты станка.
Отображаются настройки каналов. Чтобы удалить настройки канала, снимите
флажок слева.
Устанока триггера.
Если считываются данные сигнала BINформата, полученные с помощью SD.EXE,
этот флажок автоматически ставит
ся. Если вы выполняете измерение с помощью
SERVO GUIDE, обязательно снимите этот флажок. Если настройка канала
выполняется в формате BIN, правильное отображение невозможено,
поскольку значение базового преобразования отличается.
Если ось сервопривода и ось шпинделя должны быть скомпенсированы в контурном
управлении Cs и т.п., этот пункт может быть
эффективным, если данные с разными
циклами выборки не синхронизируются во времени.(Это может быть неэффективно)
Если используется αi шпиндель, обычно отключите этот пункт.(Для шпинделя α
- включите)
Автоматически выполняет операцию обнуления в начале измерения.
Чтобы выполнить измерение несколько раз с той же настройкой канала,
выберите, следует ли автоматически выполнять автоматическое масштабирование
при каждом
измерении.
None: Не выполнять.
Once: Выполнять автоматическое масштабирование только при измерении
данных сразу после настройки канала. (Стандартная настройка)
Always: Выполнять автоматическое масштабирование при каждом измерении.
Если выполняется автоматическое масштабирование, масштабный коэффициент
изменяется таким образом, чтобы весь сигнал соответствовал диапазону отображения
графика. Если, например, наблюдаются изменения масштаба осциллограммы,
удобно фиксировать масштабный коэффициент без использования
автоматического масштабирования.
Этот элемент может добавлять смещение к данным измерений каждого канала.
Обычно он не используется
, но может быть эффективным, если, например, есть
отклонение начального положения оси вращения при сдвиге полярных
координат.
Этот элемент может добавить операцию, которая сдвигает во времени по
отношению к данным измерений каждого канала. Обычно он не используется,
но может быть эффективным, если, например, цикл выборки отличается между
осью сервопривода и осью шпинделя.
Page 21
Page 21 of 79
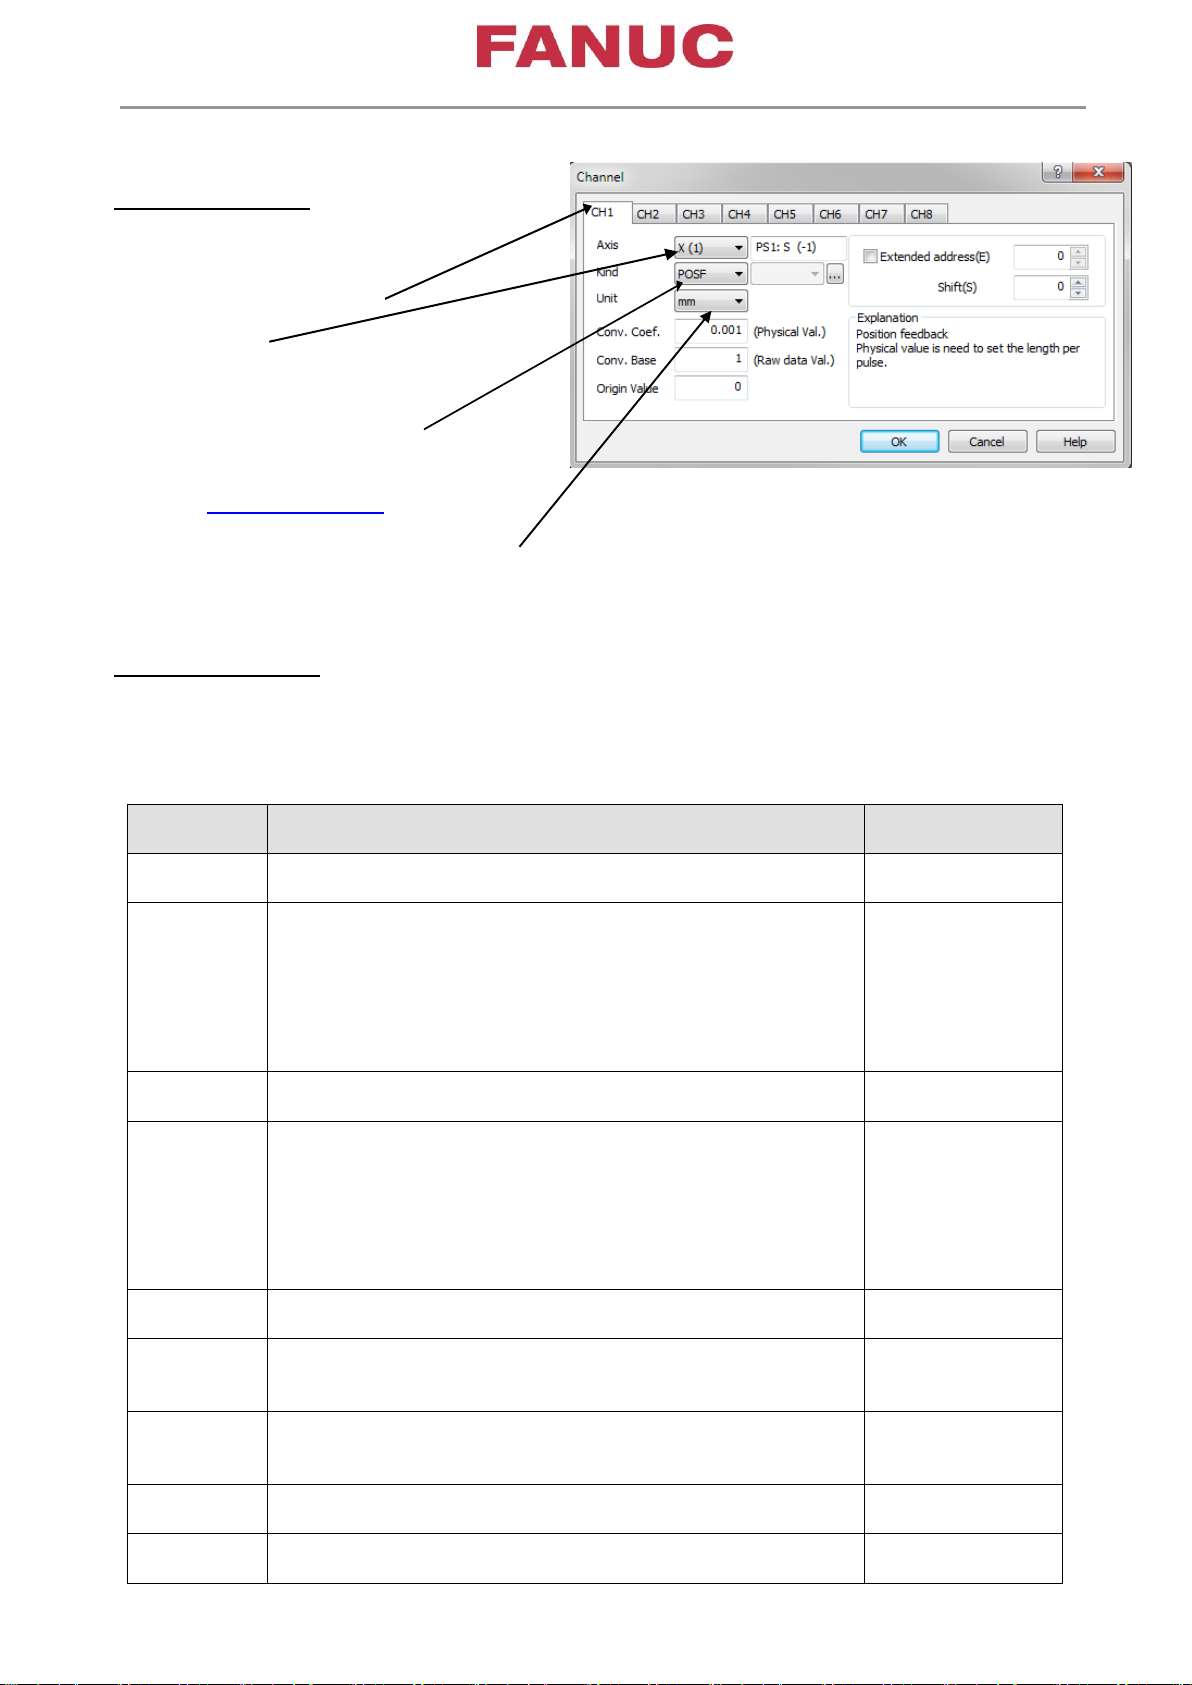
Настройка канала
POSF
VCMD
TCMD
†
SPEED
ERR
POS3D
SYNC
ABS
†
DTRQ
Кликниете Property (свойства)
Выберите канал Channel
Выберите Ось
Если ось отображается как A1,A2…,
то Диаграмма в offline
Kind тип сигнала
Доступные для серво- и шпинделя см.
мануал B-65404EN/02-09 Стр. 55-67
Единицы и коэф-т преобразования
0,001mm = 1µm
Если вы меняете Единицу в диапазоне от mm до μm также меняется и Conv.Coef.
Данные Серво оси
Отображается таблица измеряемых сигналов оси сервопривода.
(Для данных, отмеченных †, возможна высокоскоростная выборка.)
Сигнал
Значение данных измерения.
Установка коэффициента преобразования
Интегральное значение обратной связи по положению
Установите расстояние перемещения на 1 импульс. (Detection unit).
Задание скорости
αi, βi: Установите 3750min-1.
Линейный (inc): Уст. 15.36 ×шаг линейки [µm].
Линейный (abs): Уст. 7864.32 ×разрешение [µm].
Синхронный встроенный серво мотор: (Замечание 1)
Установите значение в соответствии с минимальным разрешением
датчика ОС (при настройке параметров сервопривода).
Задание крутящего момента
Задайте максимальный ток усилителя (Ap) [ном
Реальная скорость (Скорость мотора)
αi, βi: Установите 3750min-1.
Линейный (inc): Уст. 15.36 ×шаг линейки [µm].
Линейный (abs): Уст. 7864.32 ×разрешение [µm].
Синхронный встроенный серво мотор: (Замечание 1)
Установите значение в соответствии с минимальным разрешением
датчика ОС (при настройке параметров сервопривода).
Ошибка позиционирования
Установите расстояние перемещения на 1 импульс. (Detection unit).
Интегральное значение обратной связи по положению для 3-D анализа.
Чтобы использовать 3-D увеличение ошибки контура - эти данные должны
быть измерены. Установите расстояние перемещения на импульс.
Синхронная ошибка при жестком нарезании резьбы (только ось
метчика). Уст. 1. (Это означает 4096 импульсов на 1 оборот.)
Абсол. позиция (221p/rev), получаемая внутренним пульскодером.
Задайте импульс движения на 1 оборот.
Предполагаемая величина возмущения
Установите максимальное значение тока (Ap) усилителя.
инальный предел тока].
Примечания
90G0/01.0 или позже
90E1/04.0 или позже
90E0/30.0 или позже
Для Т-канала ЧПУ
B1H1, BEH1,
DEH1/15 или позже
Page 22

Page 22 of 79
DLTCM
SFERR
BLCMP
BLAC1
BLAC2
ROTOR
†
ROTDD
SIN_T
†
FREQ
†
FRTCM
†
FRVCM
OVCLV
ERRC
IR
†
IS
†
IEFF
IQ
†
ID
†
VDC
ERMON
Сигнал
Значение данных измерения.
Установка коэффициента преобразования
Разница крутящего момента между синхронными осями. Установите
максимальное значение ток
а (Ap) усилителя. Когда вы используете это в
качестве параметра для параметра «Уровень разности крутящего момента»,
установите 1 как по коэффициенту конверсии, так и по уровню конверсии.
Ошибка между прямым (линейка) и полузамкнутым к
онтурами в ф-ции
двойной ОС. Установите расстояние перемещения на 1 импульс (Detection unit).
Компенсация люфта
Установите расстояние перемещения на 1 импульс (Detection unit).
Backlash acceleration (Ускорение 1-й стадии)
Уст. 1. (Это означает внутреннее значение в серво-ПО.)
Backlash acceleration 2-й стадии
Уст. 1. (Это означает внутреннее значение в серво-ПО.)
Фазовый угол ротора
Уст. 360deg.
90B1,90B8/05 или позже
Счетчик компенсации сглаживания для синхронного встроенного
сервомотора.
90B6,90B5/06 или позже
90C5,90E5/01 или позже
90D0,90E0/12 или позже
sin(фаза ротора)
Уст. 1. (Это не имеет никакого измерения.)
Входная частота возмущений (полезно для измерения частотной
характеристики).
Уст. 1. (Hz)
Входной момент возмущений (полезен для измерения частотной
характеристики контура скорости.)
Установите максимальное значение тока (Ap) усилителя.
Входная скорость возмущения (полезно для измерения частотной
характеристики контура позиции).
Установите как ниже как команду скорости.
αi, βi: Установите 3750min-1.
Линейный (inc): Уст. 15.36 ×шаг линейки [µm].
90E1/04.2 или позже
Линейный (abs): Уст. 7864.32 ×разрешение [µm].
Синхронный встроенный серво мотор: (Замечание 1)
Установите значение в соответствии с минимальным разрешением
датчика ОС (при настройке параметров сервопривода).
Данные симуляции OVC
Уст. 1.Появится ошибка сверхтока OVC когда величина станет 100%.
Ошибка позиции (включая задержку FAD)
Установите расстояние перемещения на 1 импульс (Detection unit).
Ток R-фазы
Задайте максимальный ток усилителя (Ap) [номинальный предел тока].
Ток S-фазы
Задайте максимальный ток усилителя (Ap) [номинальный предел тока].
Фактический ток
Задайте максимальный ток усилителя (Ap) [номинальный предел тока].
Активный ток
Задайте максимальный ток усилителя (Ap) [номинальный предел тока].
Реактивный ток
Задайте максимальный ток усилителя (Ap) [номинальный предел тока].
Наапряжение цепи DC
200V SV: 8192=640V
400V SV: 8192=1280V
90B1,90B8/12 или позже
90BP/02 или позже
90C5,90E5/01 ил
90D0,90E0/15 или позже
Ошибка позиционирования для мониторинга (Parts Learning Control)
Установите расстояние перемещения на 1 импульс (Detection unit).
Примечания
и позже
90D3 только
Page 23
Page 23 of 79
S2ST4
SVPOS
MTTMP
PCTMP
RPLIN
IR1 to IR4
IS1 to IS4
ACC1 to ACC3
SVPOS2
IFCMP1,
IFCMP2
ALGCMD
ALGFB
ALGOFS
ALGFLG
POSVCM
ALGVCM
αiCZ512 (500,000/rev)
7500 min
-1
αiCZ768 (750,000/rev)
5625min
-1
αiCZ1024 (1000,000/rev)
3750min
-1
RCN223,RCN723,RCN727 (8000,000/rev)
468.75min
-1
3750×8192÷2λmin
-1
Сигнал
Значение данных измерения.
Установка коэффициента преобразования
Флаг состояния (Parts Learning Control)
(Замечание 2)
Вращ. положение мотора
Только для αi серво мотора.
Температура обмотки мотора (°C)
Уст. 1. Только для alpha i серво мотора.
Температура пульскодера (°C)
Уст. 1. Только для alpha i серво мотора.
Компенсация сглаживания (Линеная)
Задайте максимальный ток усилителя (Ap) [номинальный предел
тока].
Ток R-фазы (PDM-подключенные блоки с 1 по 4)
Задайте максимальный ток усилителя (Ap) [номинальный предел
тока].
Ток S-фазы (PDM-подключенные блоки с 1 по 4)
Задайте максимальный ток усилителя (Ap) [номинальный предел
тока].
Информация о датчике ускорения (1-я ось до 3-й оси)
Данные о положении оси сервопривода (данные угла поворота)
Для настройки функции компенсации интерактивной силы
Значение компенсации интерактивной силы (1-я ось и 2-я ось)
Команда аналогового сигнала
Для регулировки функции контроля давления и положения
Обратная связь аналогового сигнала
Для регулировки функции контроля давления и положения
Примечания
90D3 только
90B1,90B8/02 или позже
90B1,90B8/02 или позже
90B6,90B5/04 или позже
90C5,90E5/01или позже
90D0,90E
0/12 или позже
90B1,90B8/02 или позже
90B6,90B
90C5,90E5/01
90D0,90E0/12
5/04 или позже
ил
и позже
или позже
90B1,90B8/02 или позже
90B6,90B5/04 или позже
90C5,90E5/01 или позже
90D0,90E0/12
или позже
90B1/06 или позже
90BP/01 или позже
90B1/06 или позже
90BP/01 или позже
90B1,90B8/06 или позже
90C5,90E5/01 или позже
90D0,90E0/12 или позже
90D0,90E0/16 или позже
90G0/02.0 или позже
90D0,90E0/16 или позже
90BP/03 или позже
90BP/03 или позже
Смещение аналогового сигнала
Для регулировки функции контроля давления и положения
Флаг аналогового управления
Для регулировки функции контроля давления и положения
Команда скорости из контура управления позицией
Для регулировки функции контроля давления и положения
Команда скорости из аналогового контура управления
Для регулировки функции контроля давления и положения
90BP/03 или позже
90BP/03 или позже
90BP/03 или позже
90BP/03 или позже
(Замечание 1) Примеры настройки коэффициентов преобразования VCMD и SPEED в синхронных
встроенных сервомоторах
Датчик
Не бинарный вращ. датчик(λ/rev)
+FANUC цифровая выходная схема с высоким разрешением
Установка коэф-та преобразования
Детали B-65404EN/02-09 Страница 55-67
Page 24
Page 24 of 79
Данные Шпиндельной оси
SPEED
INORM
IRMS
IPEAK
TCMD
VCMD
VERR
MCMD
ERR
ERRC
SYNC
ORERR
αi шпиндель
Число каналов равно 2, что является максимальным числом, когда период выборки
составляет 1 мс, и 1 канал, когда период выборки составляет 500µsec.
В SERVO GUIDE 8.00 или новее возможно измерение данных до 4 каналов на ось шпинделя
в серии 30i-B.
Сигнал
Скорость мотора
(4096 = 1 min-1)
Амплитуда тока мотора
Амплитуда тока мотора (Arms)
Данные, полученные при преобразовании единиц INORM.
Амплитуда тока мотора (A(p))
Данные, полученные при преобразовании единиц INORM
Задание крутящего момента
(16384 = максимальный момент мотора 100%)
Задание скорости мотора
(4096 = 1 min-1)
Ошибка скорости
(4096 = 1 min-1)
Команда движения за период связи
(Cs режим: 360000 или 3600000 p/rev, другие: 4096 p/rev)
Ошибка позиционирования
(Cs режим: 360000 или 3600000 p/rev, другие: 4096 p/rev)
Ошибка позиционирования (ЧПУ)
(Cs режим: 360000 или 3600000 p/rev, другие: 4096 p/rev)
Синхро ошибка
(4096 p/rev)
Ошибка позиционирования при ориентации
24
(2
p/rev)
Значение данных измерения.
Установка коэффициента преобразования
9D80/20 или позже
9D80/20 или позже
9D50/11 или позже
9D53/03 или позже
9D70/02 или позже
9D50/11 или позже
9D53/03 или позже
9D70/02 или позже
Примечания
Page 25
Page 25 of 79
ORSEQ
PCPOS
CSPOS
CSPOS2
POS3D
WMDAT
ERR2
ERR2C
SPCMD
SPSPD
SPCT1
SPCT2
SPCT3
SPST1
SPST2
SFLG1
SPPOS
LMDAT
DTRQ
FREQ
GAIN
MTTMP
MFBDF
SFBDF
Сигнал
Значение данных измерения.
Установка коэффициента преобразования
Данные последовательности ориентации
Интегральное значение обратной связи по положению
24
(2
p/rev)
Интегральное значение обратной связи по положению
(360000 или 3600000 p/rev)
Интегральное значение обратной связи по положению
Данные основаны на CSPOS, но учитывается полярность координат.
Интегральное значение обратной связи по положению для 3-D анализа.
Чтобы использовать 3-D увеличение ошибки контура - эти данные должны
быть измерены. Установите расстояние перемещения на импульс.
Команда движения через контур позиции
24
(2
p/rev)
Ошибка позиционирования 2
(224p/rev)
Ошибка позиционирования 2(
ЧПУ)
(224p/rev)
Данные команды скорости с ЧПУ
(16384 = максимальная скорость мотора (No.4020))
Скорость шпинделя
(4096 = 1min-1)
Сигнал управления шпинделем 1
Сигнал управления шпинделем 2
Сигнал управления шпинделем 3
Сигнал состояния шпинделя 1
Сигнал состояния шпинделя 2
Флаг шпинделя 1
Данные позиции шпинделя
Данные лоадметра
(32768 = вольтаж лоадметра 10V)
Нагрузка крутящего момента шпинделя (Ф-ция Unexpected
disturbance torque detection) (16384 = макс. момент мотора 100%))
Частота возмущающего момента (функция возмущающего сигнала)
Данные усиления (функция возмущающего сигнала)
(4096 = 100%)
Температура обмотки двигателя (градусы по Цельсию)
Инкрементные данные обратной связи датчика мотора
(Для коэффициента амплитуды и компенсации разности фаз)
Инкрементные данные обратной связи датчика шпинделя
(Для коэффициента амплитуды и компенсации разности фаз)
Примечания
9D80/20 или позже
9D80/20 или позже
9D50/11 или позже
9D53/03 или позже
9D70/02 или позже
9D50/11 или позже
9D53/03 или позже
9D70/02 или позже
9D50/11 или позже
9D53/03 или позже
9D70/02 или позже
9D50/11 или позже
9D53/03 или позже
9D70/02 или позже
9D50/13 или позже
9D53/04 или позже
9D70/03 или позже
9D50/11 или позже
9D53/03 или позже
9D70/02 или позже
9D50/11 или позже
9D53/03 или позже
9D70/02 или позже
9D50/11 или позже
9D53/03 или позже
9D70/02 или позже
9D50/11 или позже
9D50/11 или позже
9D53/03 или позже
9D70/02 или позже
9D50/11 или позже
9D53/03 или позже
9D70/02 или позже
9D50/11 или позже
9D53/03 или позже
9D70/02 или позже
Page 26

Page 26 of 79
PA1
PB1
PA2
PB2
VDC
SFERR
SMERR
SPACC
Сигнал
Значение данных измерения.
Установка коэффициента преобразования
Данные AD фазы A датчика мотора
Данные AD фазы B датчика мотора
Данные AD фазы A датчика шпинделя
Данные AD фазы B датчика шпинделя
Напряжение цепи DC
200V SPM: 4096=100V
400V SPM: 4096=170V
Ошибка между прямым (линейка) и полузамкнутым контурами в ф-ции
двойной ОС (224p/rev)
Ошибка полузамкнутой части (ф-ция двойной ОС)
(224p/rev)
Ускорение шпинделя
Примечания
9D50/11 или позже
9D53/03 или позже
9D70/02 или позже
9D50/11 или позже
9D53/03 или позже
9D70/02 или позже
9D50/11 или позже
9D53/03 или позже
9D70/02 или позже
9D50/11 или позже
9D53/03 или позже
9D70/02 или позже
9D50/11 или позже
9D53/03 или позже
9D70/02 или позже
9D50/11 или позже
9D53/03 или позже
9D70/02 или позже
9D50/11 или позже
9D53/03 или позже
9D70/02 или позже
9D50/20 или позже
9D53/11 или позже
9D70/10 или позже
9D80/04 или позже
Детали B-65404EN/02-09 Стр. 63-71
Page 27
Page 27 of 79
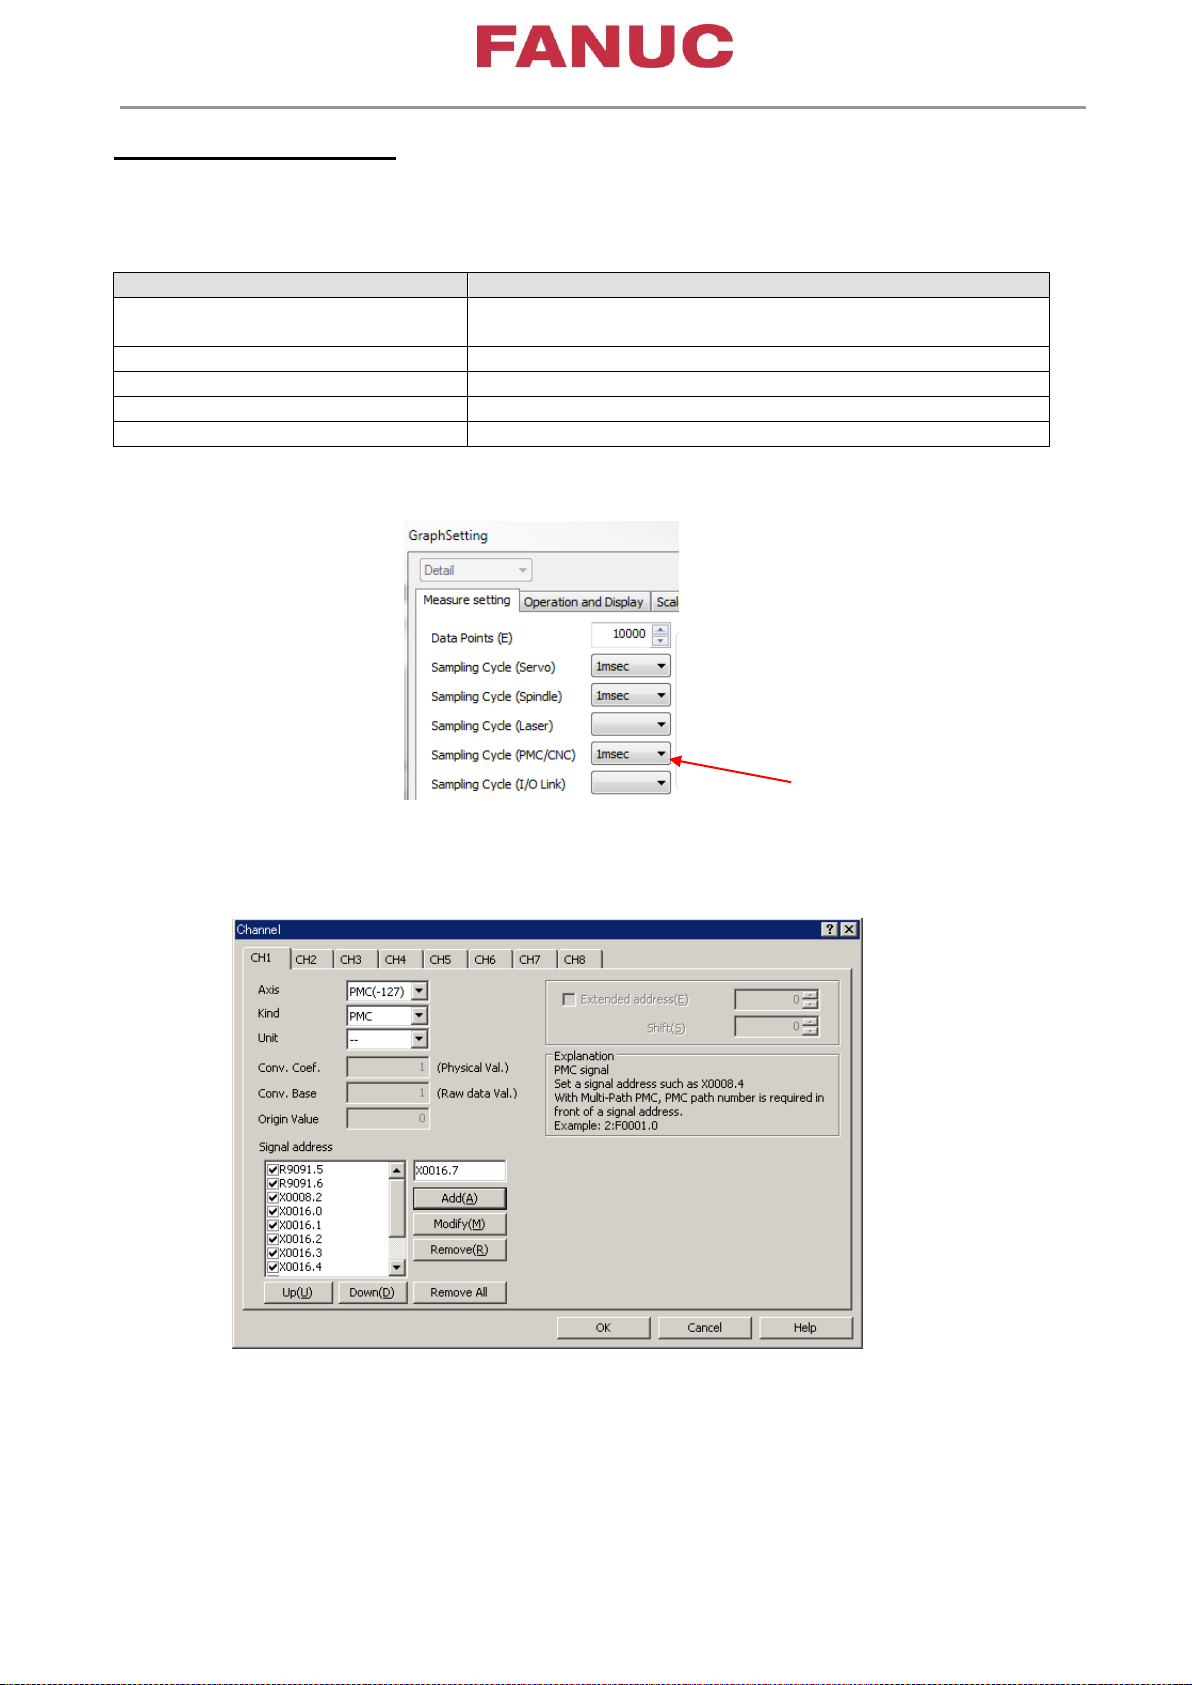
Измерение сигналов PMC
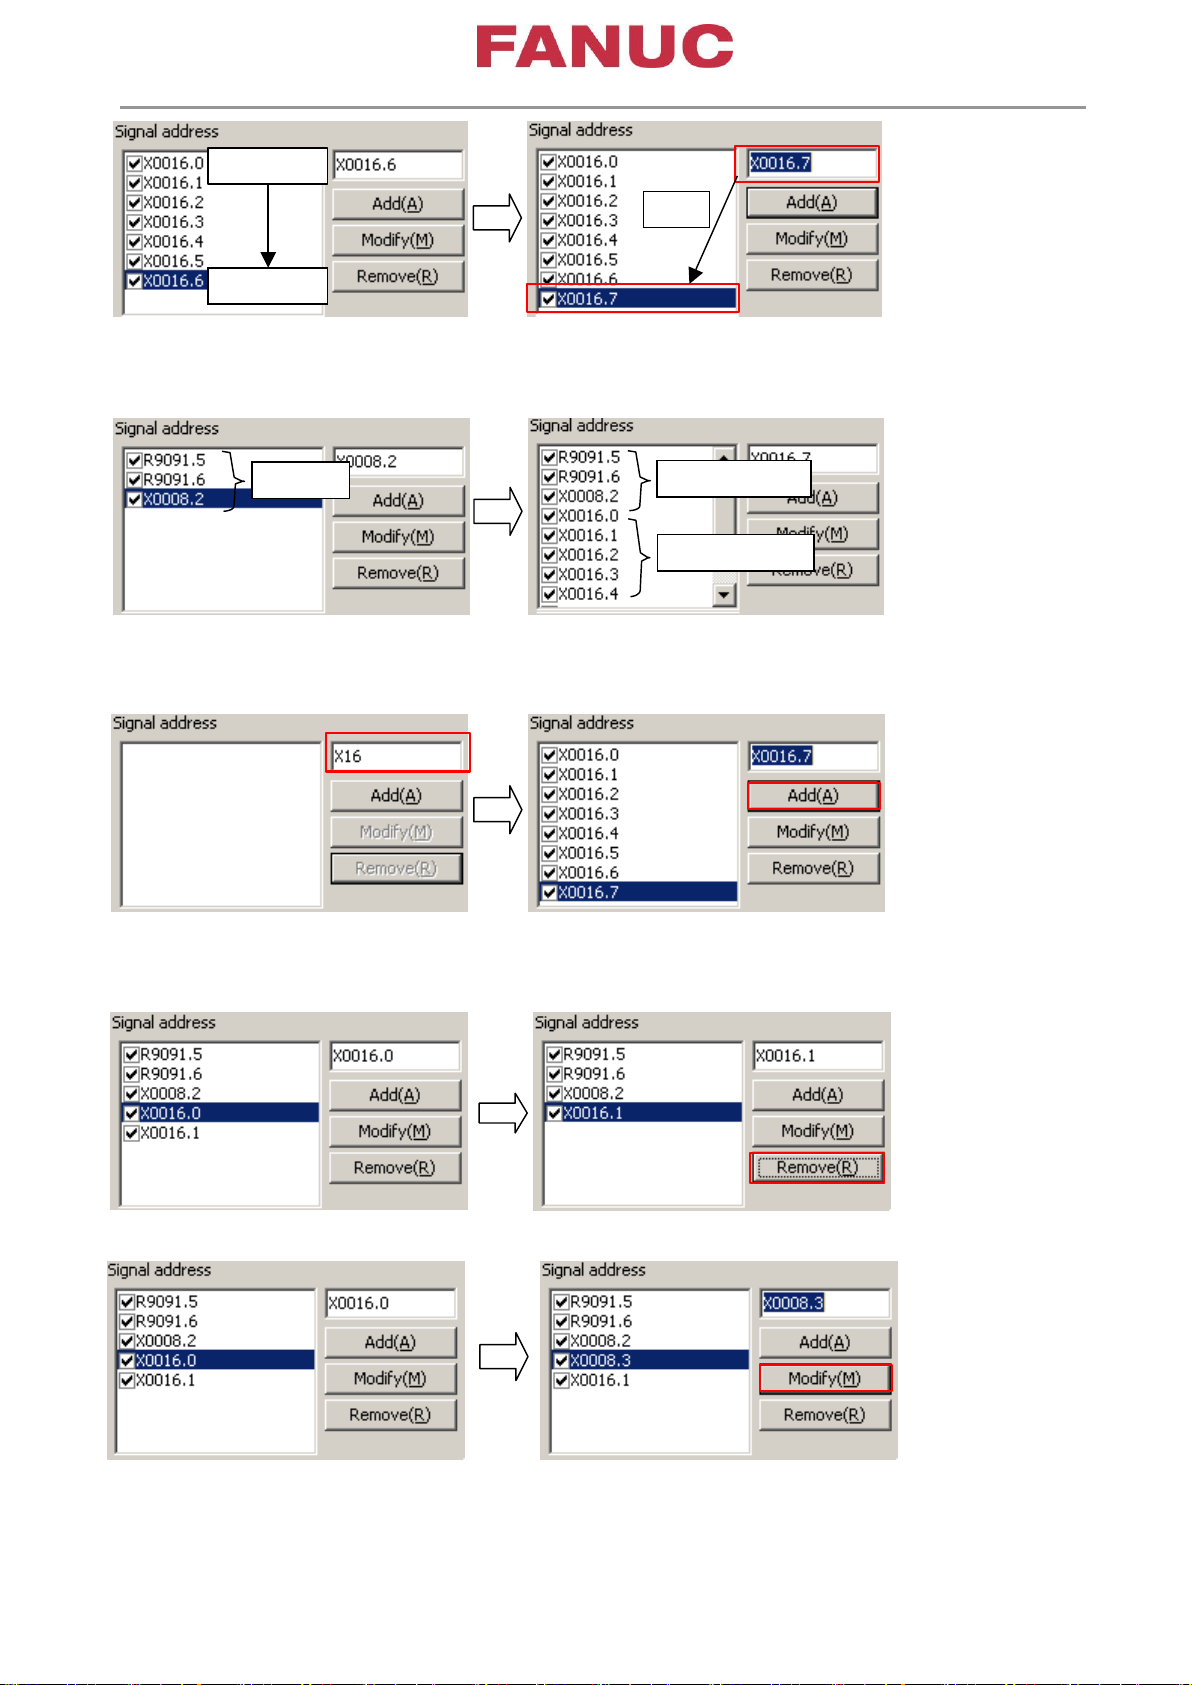
Состояние сигнала PMC может быть измерено одновременно в виде сигналов на оси
сервопривода и оси шпинделя.
Пункт Описание
Число каналов измерения (всего)
Число каналов измерения (PMC) До одного канала можно указать до 16 точек.
Цикл измерения (PMC) 1msec или 100msec (цикл обновления сигнала составляет 8 мс или 4 мс)
Адрес сигнала G, F, X, Y, A, R, K, D, M, N, E (T, C и Z не могут быть измерены)
Диапазон сигнала В зависимости от модели PMC.
Сначала задайте время выборки для PMC / CNC, иначе PMC (-127) не может быть выбрано
До восьми каналов в общей сложности для оси сервопривода,
оси шпинделя и оси PMC.
Настройка канала
Page 28
Page 28 of 79
A
dd
Младший бит
Старший бит
Для получения значений данных типа "значение" и сигналов битового типа PMC в одно и то
же время, сначала добавьте адреса сигналов PMC типа бит, а затем адреса данных типа
"значение" PMC
Битовый тип
Данные битового
типа
Данные типа
"значение"
Для добавления байта добавьте адрес байта и последовательно битовые адреса введутся с бита 0
до бита 7.
Удаление и изменение адресов сигналов PMC
Page 29

Page 29 of 79
Чтобы отобразить PMC-сигнал как тип значения, выполните одну из следующих операций:
PMC (signed): отобразится в качестве знакового значения.
PMC(unsigned) : Отобразится как значение без знака.
Val: Не установлен ни один бит.
Val+D3 : Заданы сигналы с тремя битовыми типами.
Данные как тип значения
Битовые
сигналы
Page 30

Page 30 of 79
Бит-отображение (режим работы и отображение)
Одиночный бит:
Последовательные биты:
Выбор битов:
Пример измерения:
Draw1
Draw2
Draw3
Draw4
: X16.0 до X16.7 (данные типа значения: счетчик маховичка, 8 бит)
: X16.7 (сигнал битового типа: знаковый бит данных типа значения)
: R9091.5 (сигнал битового типа)
: R9091.6 (сигнал битового типа)
Page 31
Page 31 of 79
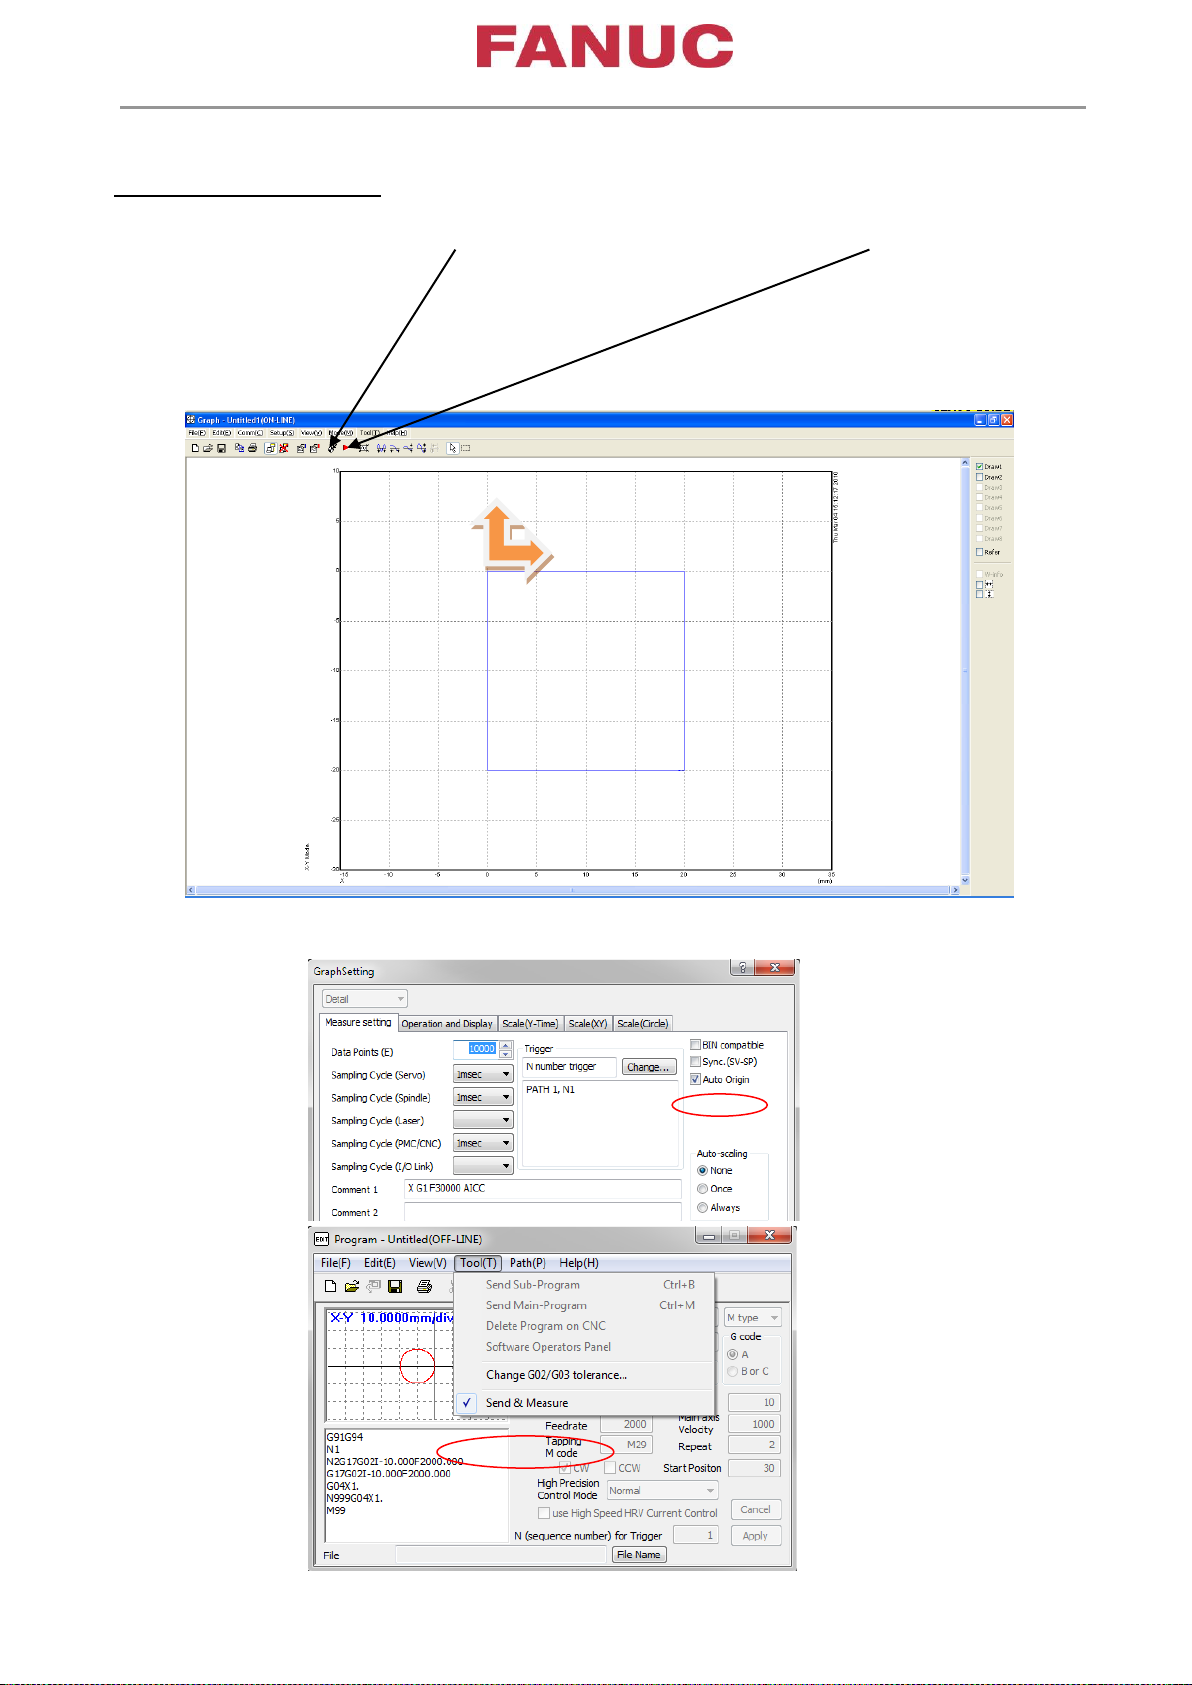
Обнуление и Измерение
Перед измерением нажмите Origin , чтобы поместить координаты в 0. Нажмите Measure
Измерение начинается после поступления сигнала запуска (триггер).
Обратная связь по положению записывается после N1 в (0/0)
Оба могут быть автоматизированы с помощью следующих настроек:
Авто обнуление
Send & Measure
послать и
измерить
Page 32
Page 32 of 79
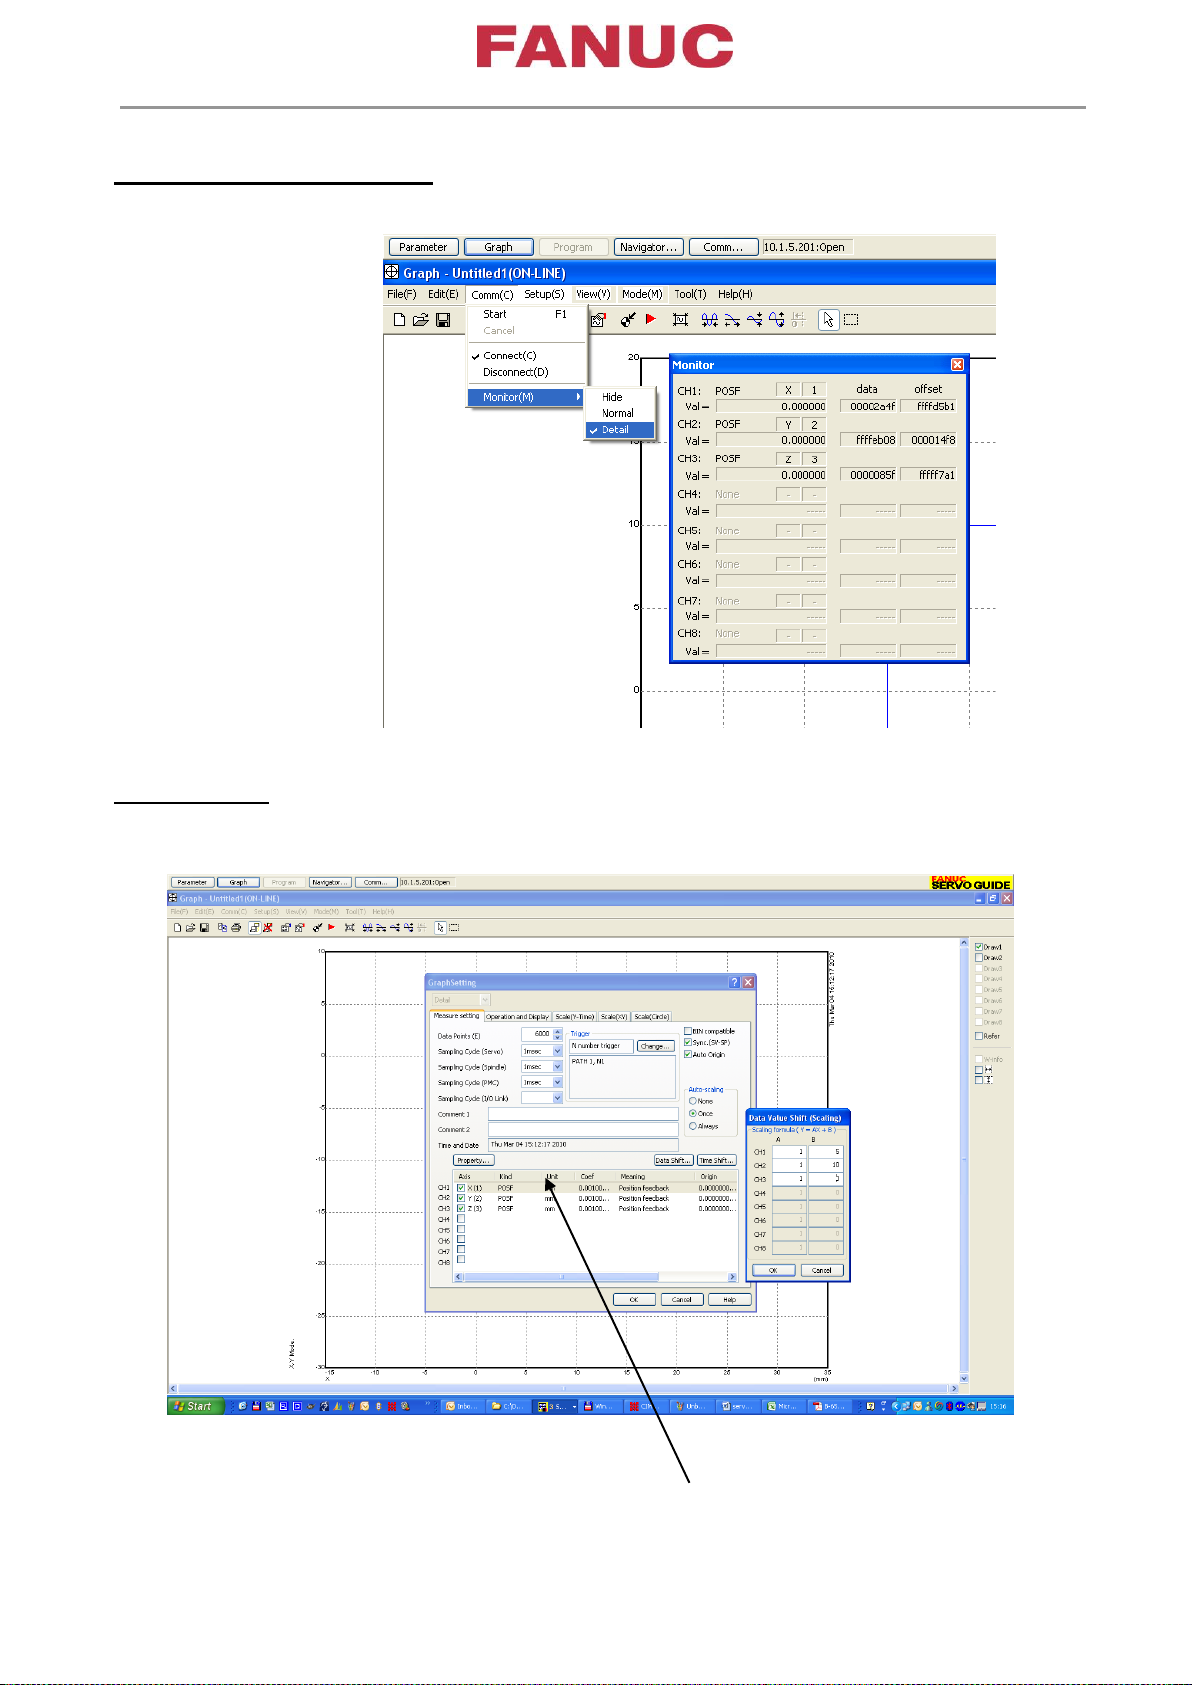
Отображение данных POSFB
Comm ( C )
Monitor ( M )
Detail
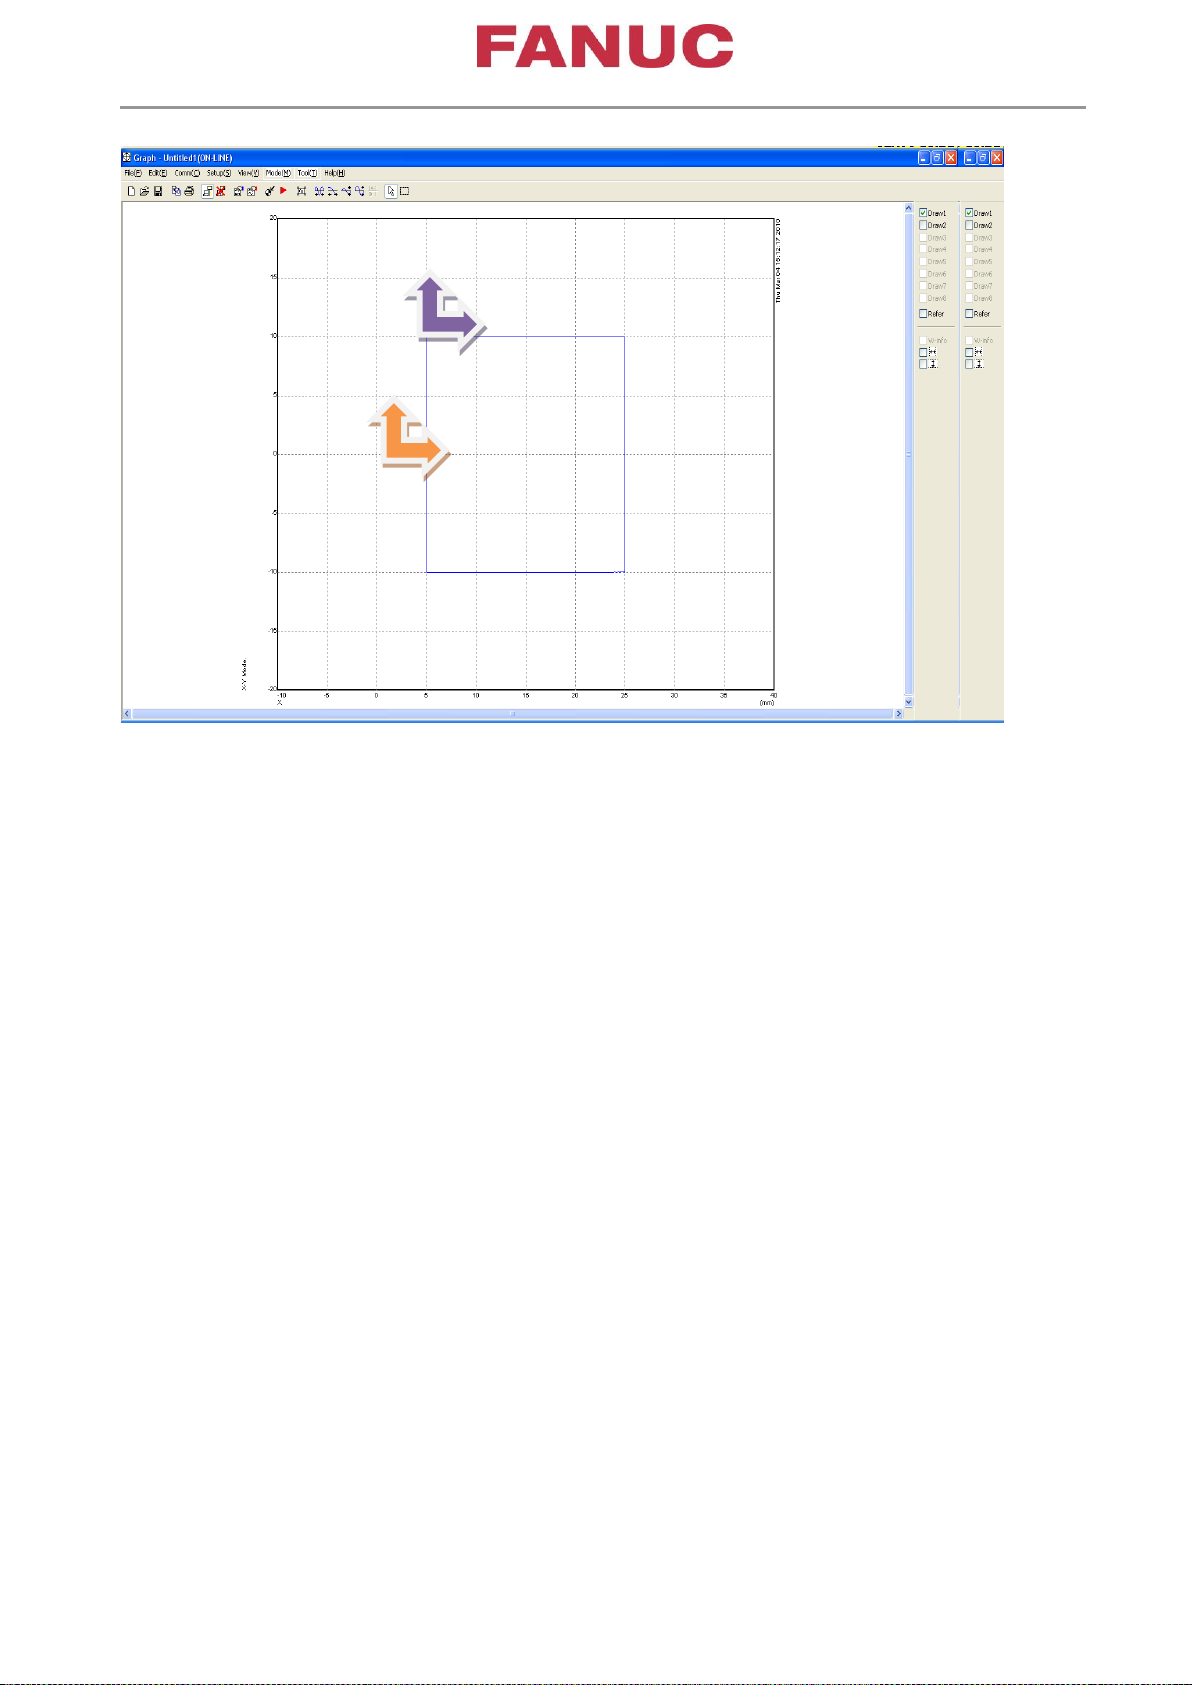
Сдвиг данных
Пример: CH1 B=5, CH2 B=10
(!!!! Эти значения зависят от настройки канала Unit (единица) mm
или μm.)
в нашем примере мы сдвигаем X = 5 мм и Y = 10 мм
Page 33
Page 33 of 79
Page 34
Page 34 of 79
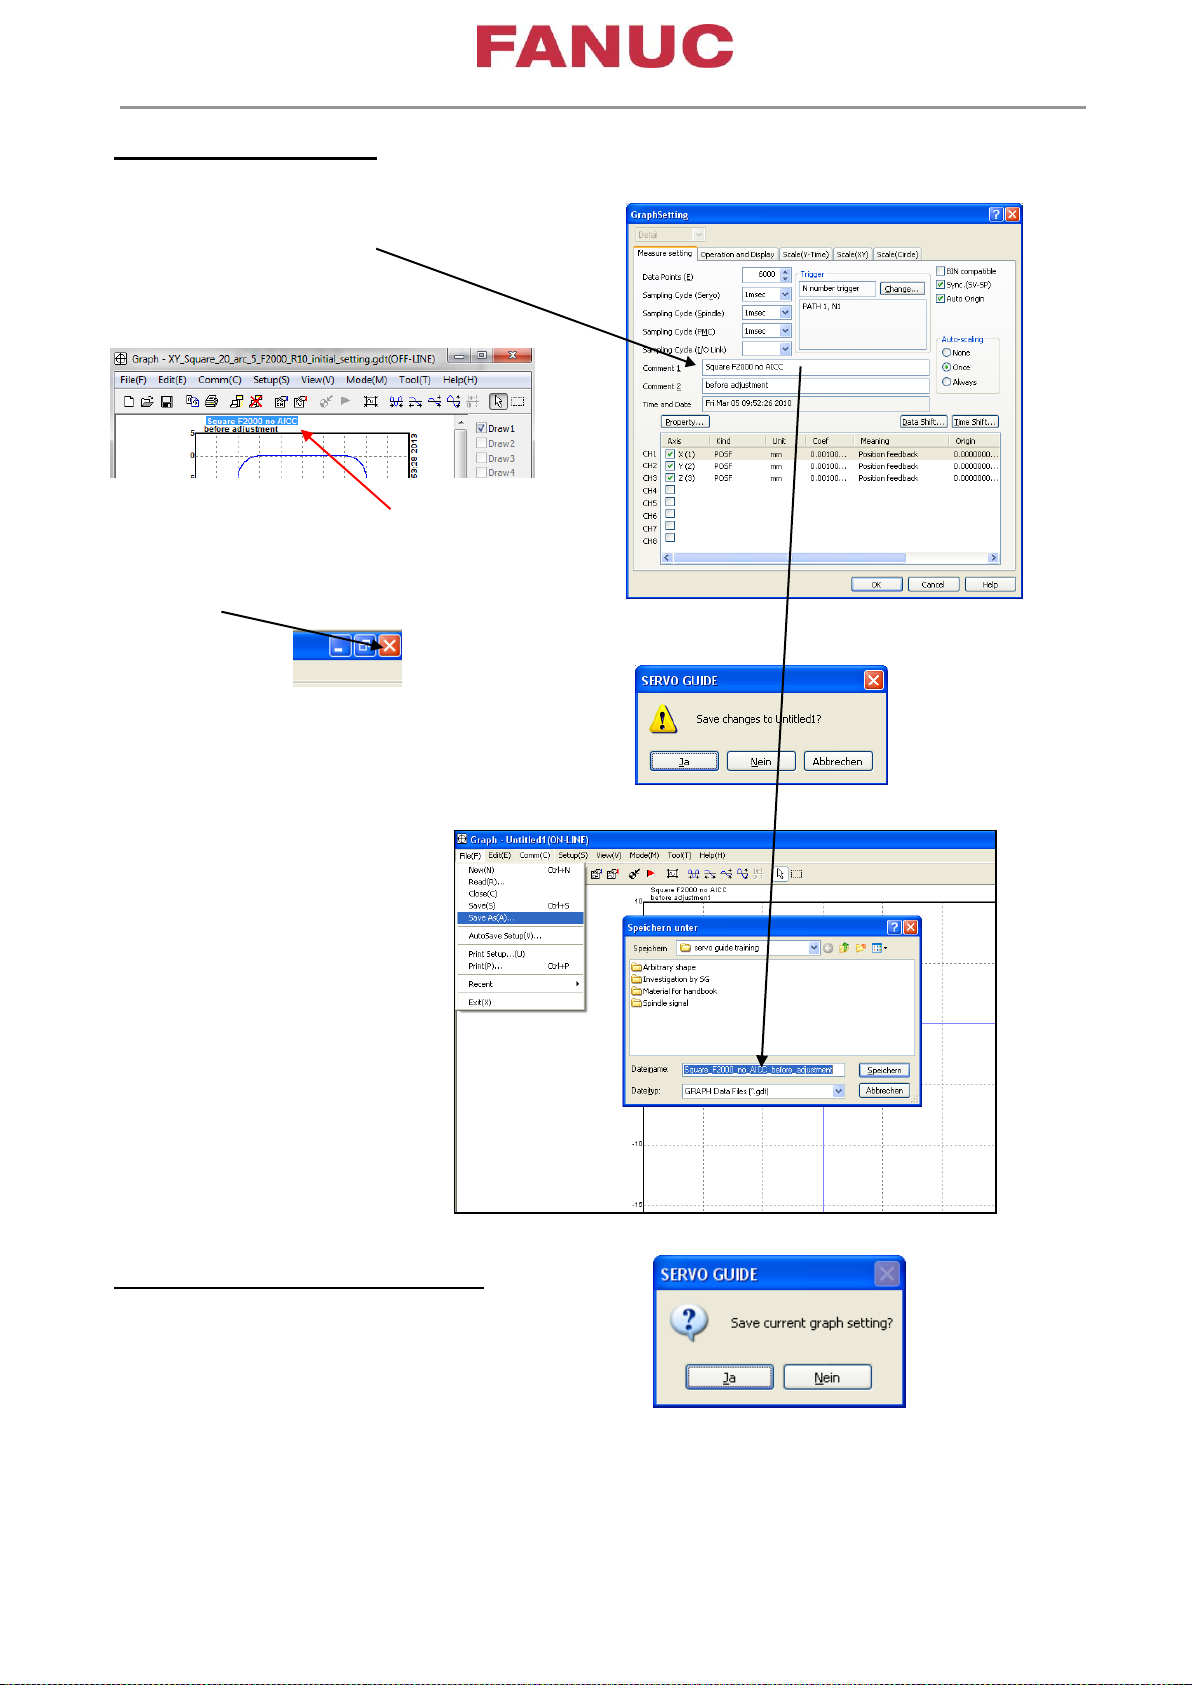
Сохранение диаграммы
Откройте Measure setting (настройки измерения)
Ключевые комментарии
Комментарии могут быть добавлены также
непосредственно на диаграмме
OK
Закройте диаграмму
Да
или, если выбираете Save As
Комментарии выбираются как
название программы
Save (сохранить)
Сохранение настроек Диаграммы
выполните предыдущие шаги, чтобы
закрыть диаграмму
когда появится следующий вопрос
щелкните Да
При следующем открытии новой диаграммы используются сохраненные настройки.
Page 35
Page 35 of 79
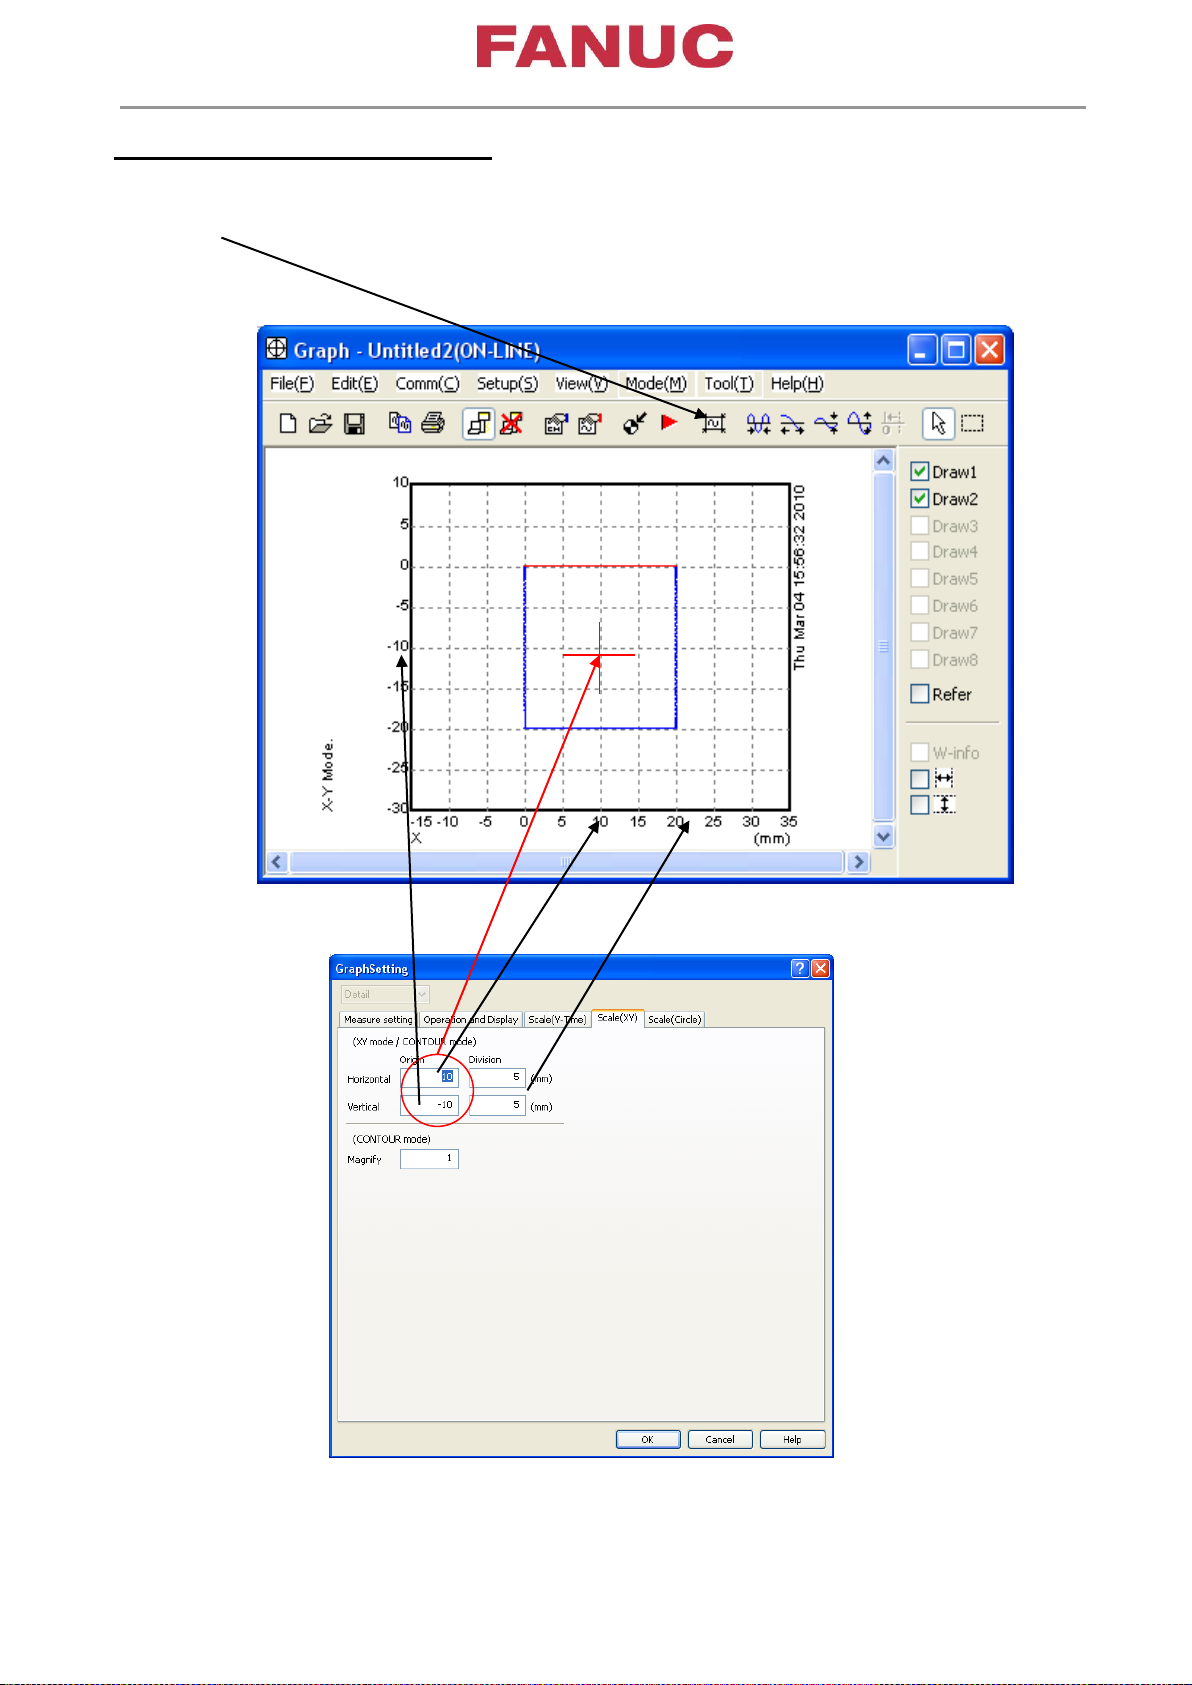
Масштабирование и Автомасштаб
С помощью Autoscale (автомасштаб) измерение для оси X и Y-оси
настраивается и центрируется, чтобы соответствовать экрану диаграммы.
Page 36
Page 36 of 79
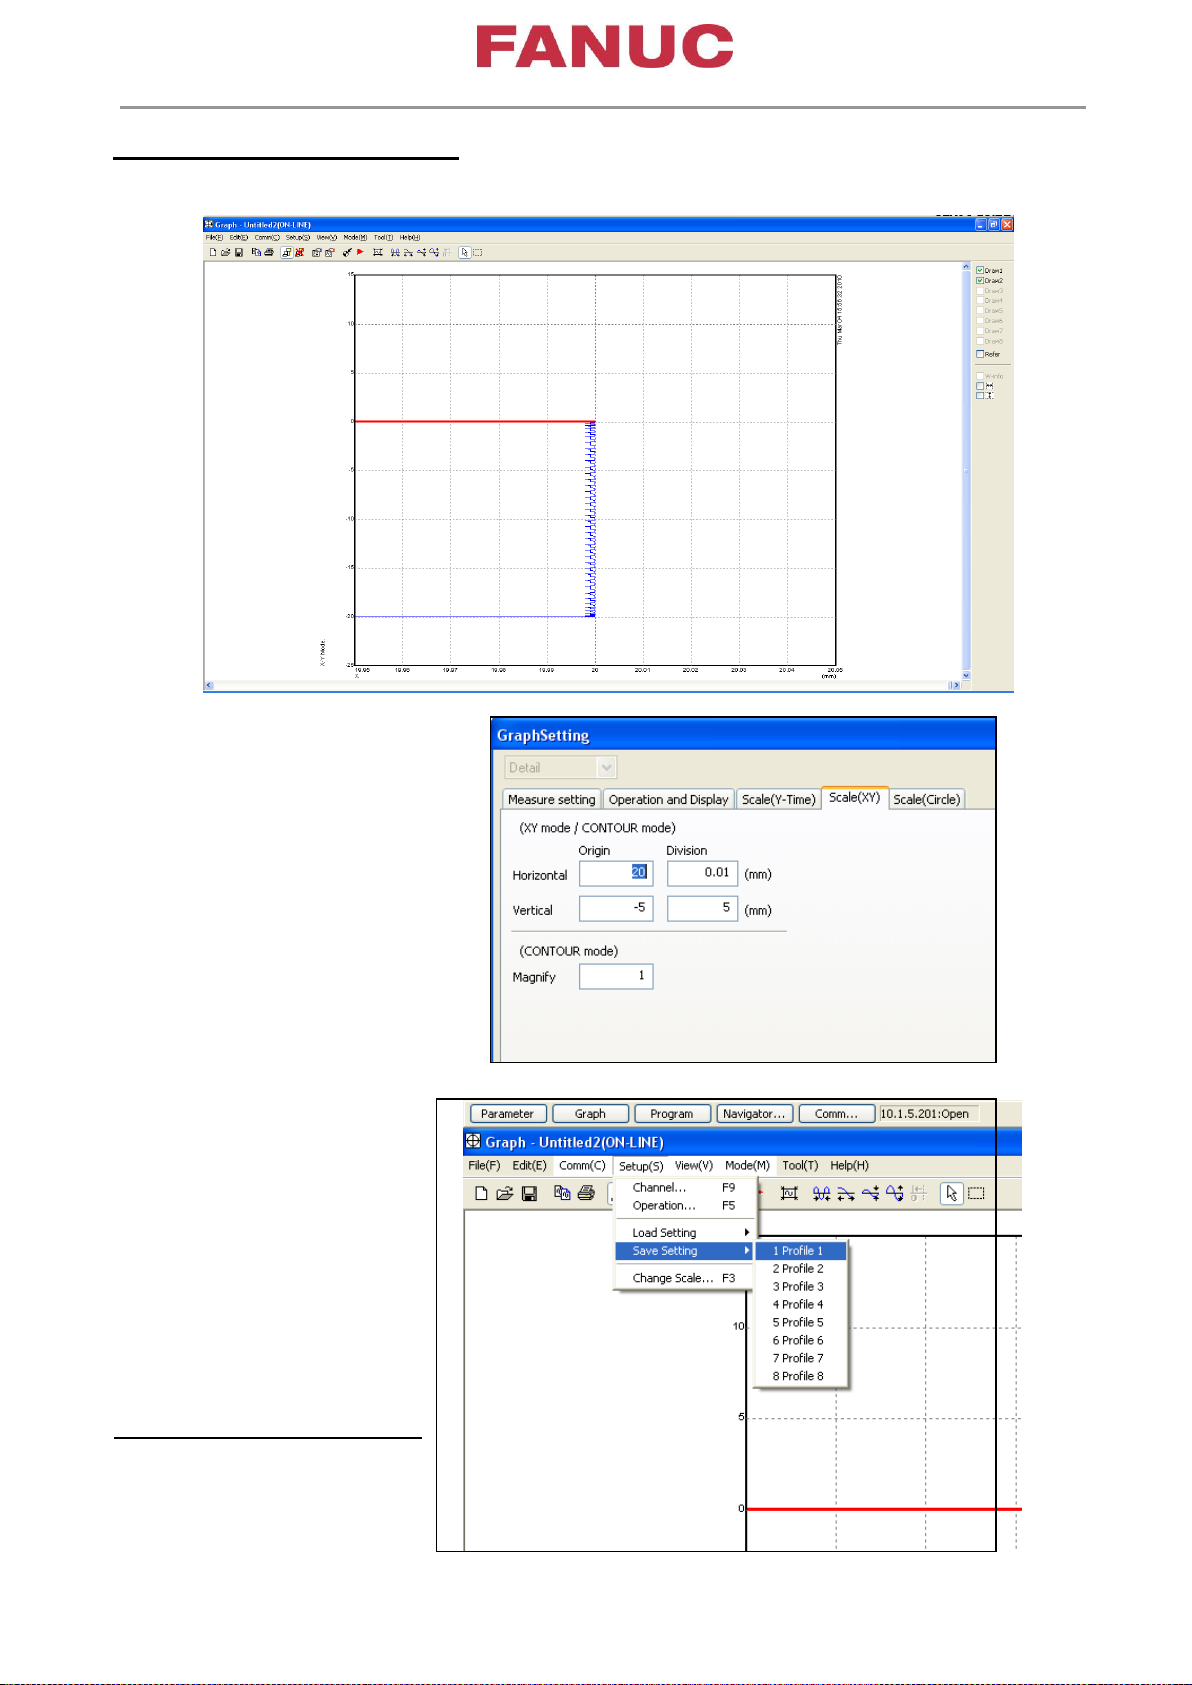
Сохранение настроек Профиля
Запомните масштабирование оси и координат
Кликните Setup
Save Setting
Выберите профиль
Введите имя
Enter (ввод)
Загрузка настроек Профиля
выберите Load Setting
Page 37
Page 37 of 79
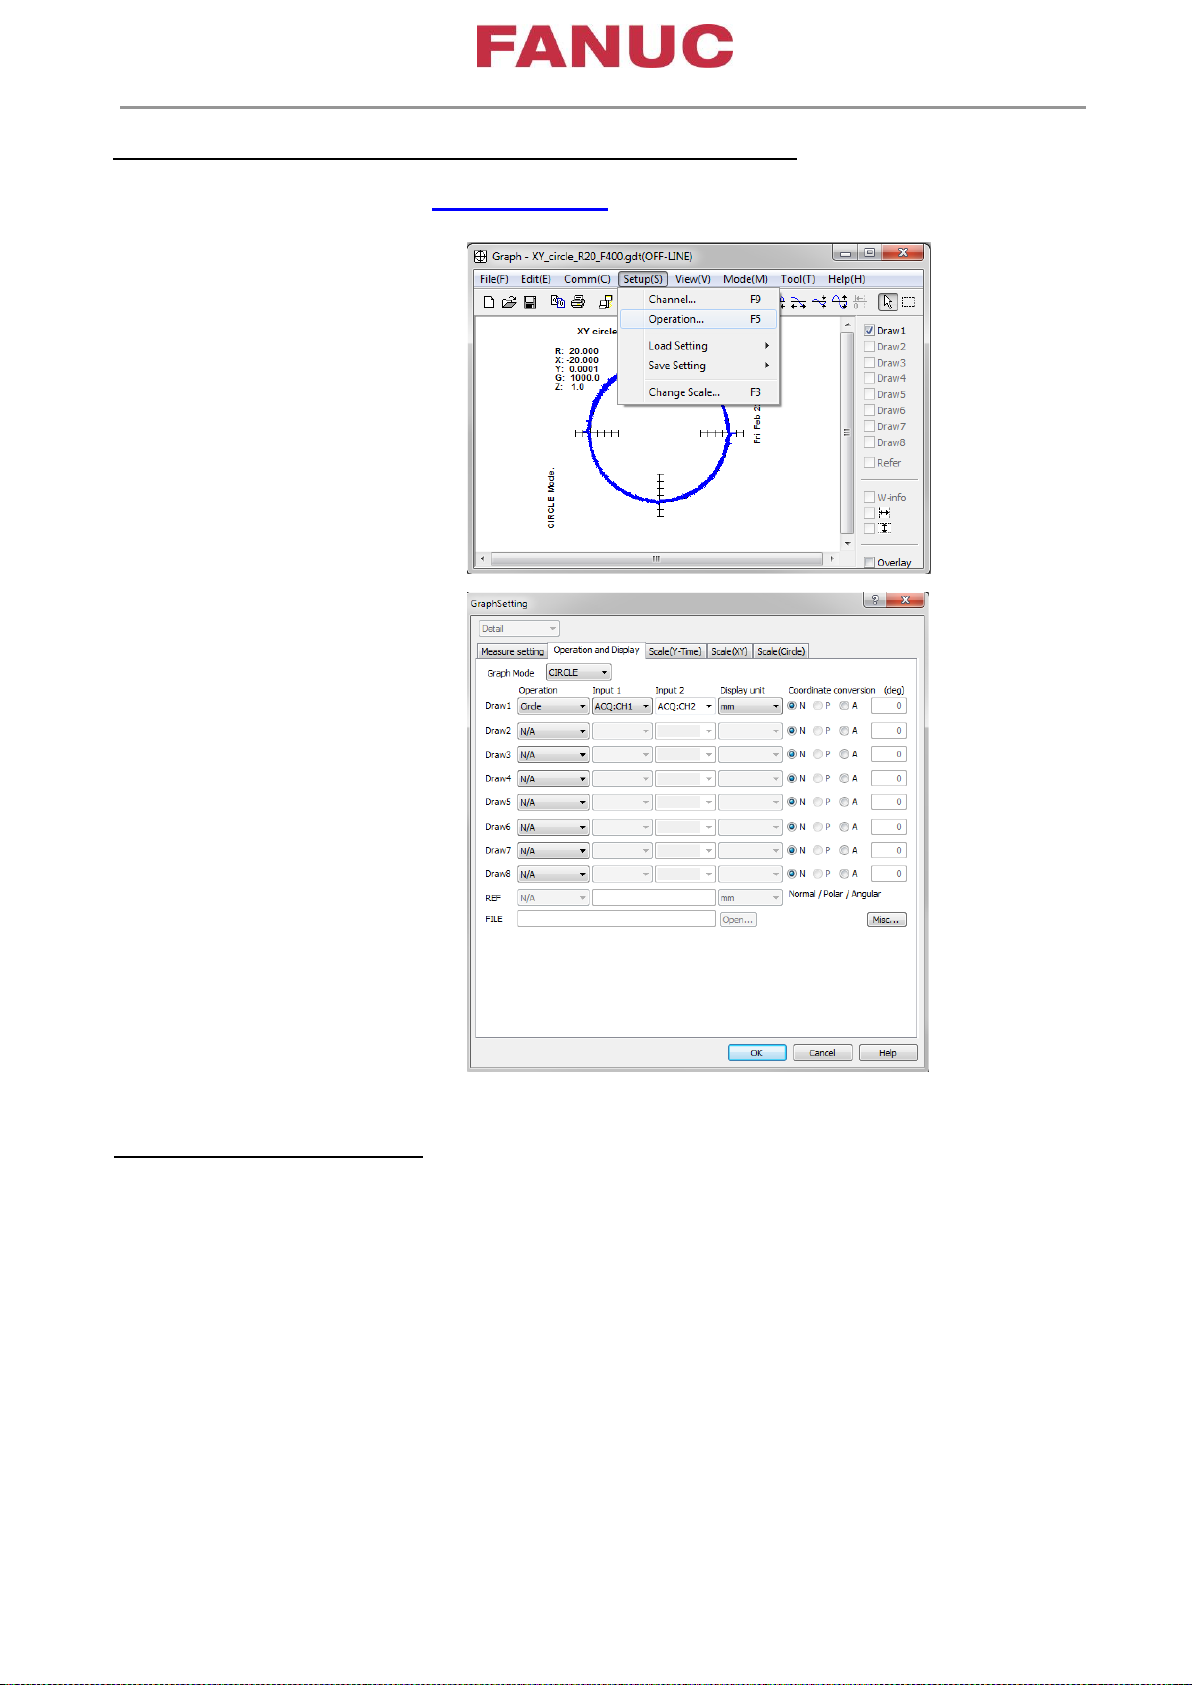
Отображение измеренных сигналов в различных диаграммах
Детали меню окна диаграммы B-65404EN/02-09 Стр. 73 Два варианта:
1.) Setup, Operation
Базовый режим Диаграммы
Y-Time режим
Этот режим показывает данные, такие как осциллограф, который показывает время как
горизонтальную ось и значение как вертикальную ось.
Этот режим имеет самые различные виды операций для анализа данных.
XY режим
Этот режим показывает XY-экран, сделанный двумя каналами, который выбирается из всех
каналов. Режим CONTOUR, который показывает контурную ошибку произвольного контура
программы, включен в этот режим.
Circle режим (круг)
В этом режиме отображается контурная ошибка окружности.
Параметры для шаблонного круга должны быть установлены в диалоге
изменения масштаба.
Page 38
Page 38 of 79
Операции
YT
Diff1(VT)
Diff2(AT)
Diff3(JT)
Tangent
Tangent N
YT режим (Горизонтальная ось показывает время Т)
Операции Содержание
Нет операции (данные по выбранному каналу отображаются непосредственно без операции)
Вертикальная ось показывает значение «Input1». Вы можете выбрать данные всех каналов.
Когда вы используете преобразование полярных координат, установите радиус «Input1» и угол
«Input2». R * cos (theta) будет отображаться на Draw1,3,5,7. R * sin (тета) будет отображаться в
Draw2,4,6,8. При преобразовании угловой оси установите декартовую ось в «Input1» и угловую
ось в «Input2».
Отобразятся дифференциальные данные позиции 1-го порядка. (Это означает скорость или
угловую скорость.) Вертикальная ось показывает значение «Input1». Это может быть
доступно только для канала, который получает данные о позиции.
Преобразование полярных координат и преобразование угловой оси отключены.
Отображаются дифференциальные данные позиции 2-го порядка. (Это означает ускорение
или угловое ускорение.) Вертикальная ось показывает значение «Input1». Это может быть
доступно только для канала, который получает данные о позиции.
Преобразование полярных координат и преобразование угловой оси отключены.
Отображаются дифференциальные данные позиции 3-го порядка. (Это означает рывок)
Вертикальная ось показывает значение «Input1». Это может быть доступно только
для канала, который получает данные о позиции.
Преобразование полярных координат и преобразование угловой оси отключены
Отображение тангенциальной скорости.
Это может быть доступно только для канала, который получает данные о позиции.
Отображается составная скорость «Input1» и «Input2». При использовании преобразования
полярных координат установите радиус в «Input1» и угол в «Input2». При использовании
преобразования угловой оси установите декартовую ось в «Input1» и угловую ось в «Input2».
Когда устанавливается полярное преобразование координат, вычисляется составная
скорость для данных положения (cos, sin), полученных после преобразования полярной
координаты.
Отображение тангенциальной скорости с N-осями. Это может быть доступно только для
канала, который получает данные о позиции. Отображается составная скорость данных
позиции из канала, указанного в «Input1», на канал, указанный в «Input2». Данные по всем
целевым каналам для композиции должны быть данными о позиции. Преобразование
полярных координат и преобразование угловой оси отключены.
Page 39
Page 39 of 79
Smooth
Synchro
Bit
YT(SPD)
YT(CUR)
ORI(SPD)
ORI(SEQ)
ORI(SPDmax)
ORI(SEQmax)
ORI(SPDmin)
ORI(SEQmin)
YT(TCMD)
YT(ORERR)
ERR
PathErr2D
PathErr2Dx
PathErr2Dy
XY
Contour
TqVacc
TqVdec
TVacc
TVdec
TV85%
PathErr2D
PathRef2D
Операции Содержание
Будет показана плавность подачи.
Это может быть доступно только для канала, который получает данные о
позиции. Это означает отклонение от идеального пути, которое рассчитывается по
предположению постоянной скорости от начальной точки до конечной точки.
Будет показана синхронная ошибка.
Это может быть доступно только для канала, который получает данные о позиции.
Это означает разницу (Input2-Input1) между «Input1» и «Input2». Предполагая, что отношение
обратной связи между ними составляет 1: 1.
Отображение бита.
Используется для индикации сигнала. Выберите канал, который будет отображаться
в «Input 1», и позицию бита, которая будет от
Используется для функции настройки шпинделя («Измерение производительности Acc / Dec.»).
Используется для функции настройки шпинделя («Измерение ориентации»).
Ошибка позиции. Доступно только для канала, для которого «POS3D» установлен в «Kind» в
диалоговом окне настроек «Канал».
Ошибка контура (ошибка 2-D)
PathErr2D указывает величину вектора ошибки 2-D контура. PathErr2Dx и PathErr2Dy
указывают компоненты x и y двумерного вектора ошибки, соответственно. Доступно только
для канала, для которого «POS3D» установлен в «Kind» в диалоговом окне настроек «Канал».
ображаться в «Input 2».
XY режим
Операции Содержание
Появится экран XY.
Горизонтальная ось показывает «Input1», а вертикальная ось показывает «Input2».
При использовании преобразования полярных координат установите радиус в «Input1» и
угол в «Input2». При использовании преобразования угловой оси установите декартовую
ось в «Input1» и угловую ось в «Input2».
Будет показана контурная ошибка XY.
Горизонтальная ось показывает «Input1», а вертикальная ось показывает «Input2».
При использовании преобразования полярных координат установите радиус в «Input1» и
угол в «Input2». При использовании преобразования угловой оси установите декартовую
ось в «Input1» и угловую ось в «Input2».
Для расчета ошибки необходимо установить Шаблонные данные.
Используется для функции настройки шпинделя («Измерение производительности Acc / Dec.»).
Масштабирование ошибки контура.
Он увеличивает ошибку двухмерного контура, указанного в команде. Используется
коэффициент умножения, используемый в режиме CONTOUR. Доступно только для канала,
для которого «POS3D» установлен в «Kind» в диалоговом окне настроек «Канал».
Будет показан шаблонный контур. Он отображает траекторию, заданную в команде, которая
используется для вычисления ошибки 2-D контура. Доступно только для канала, для которого
«POS3D» установлен в «Kind» в диалоговом окне настроек «Канал».
Page 40

Page 40 of 79
CIRCLE режим круга
Circle
Bode
Bode (SpTune)
Операции Содержание
Будет показана ошибка контура окружности.
Горизонтальная ось показывает «Input1», а вертикальная ось показывает «Input2».
При использовании преобразования полярных координат установите радиус в «Input1»
и угол в «Input2». При использовании преобразования угловой оси установите
декартовую ось в «Input1» и угловую ось в «Input2». Установите радиус круга в
диалоговом окне настройки масштаба, чтобы определить шаблонный круг.
BODE режим диаграммы Боде
Операции Содержание
Экран АЧХ
Экран АЧХ (настройка шпинделя)
B-65404EN/02-09 Стр. 74
Page 41
Page 41 of 79
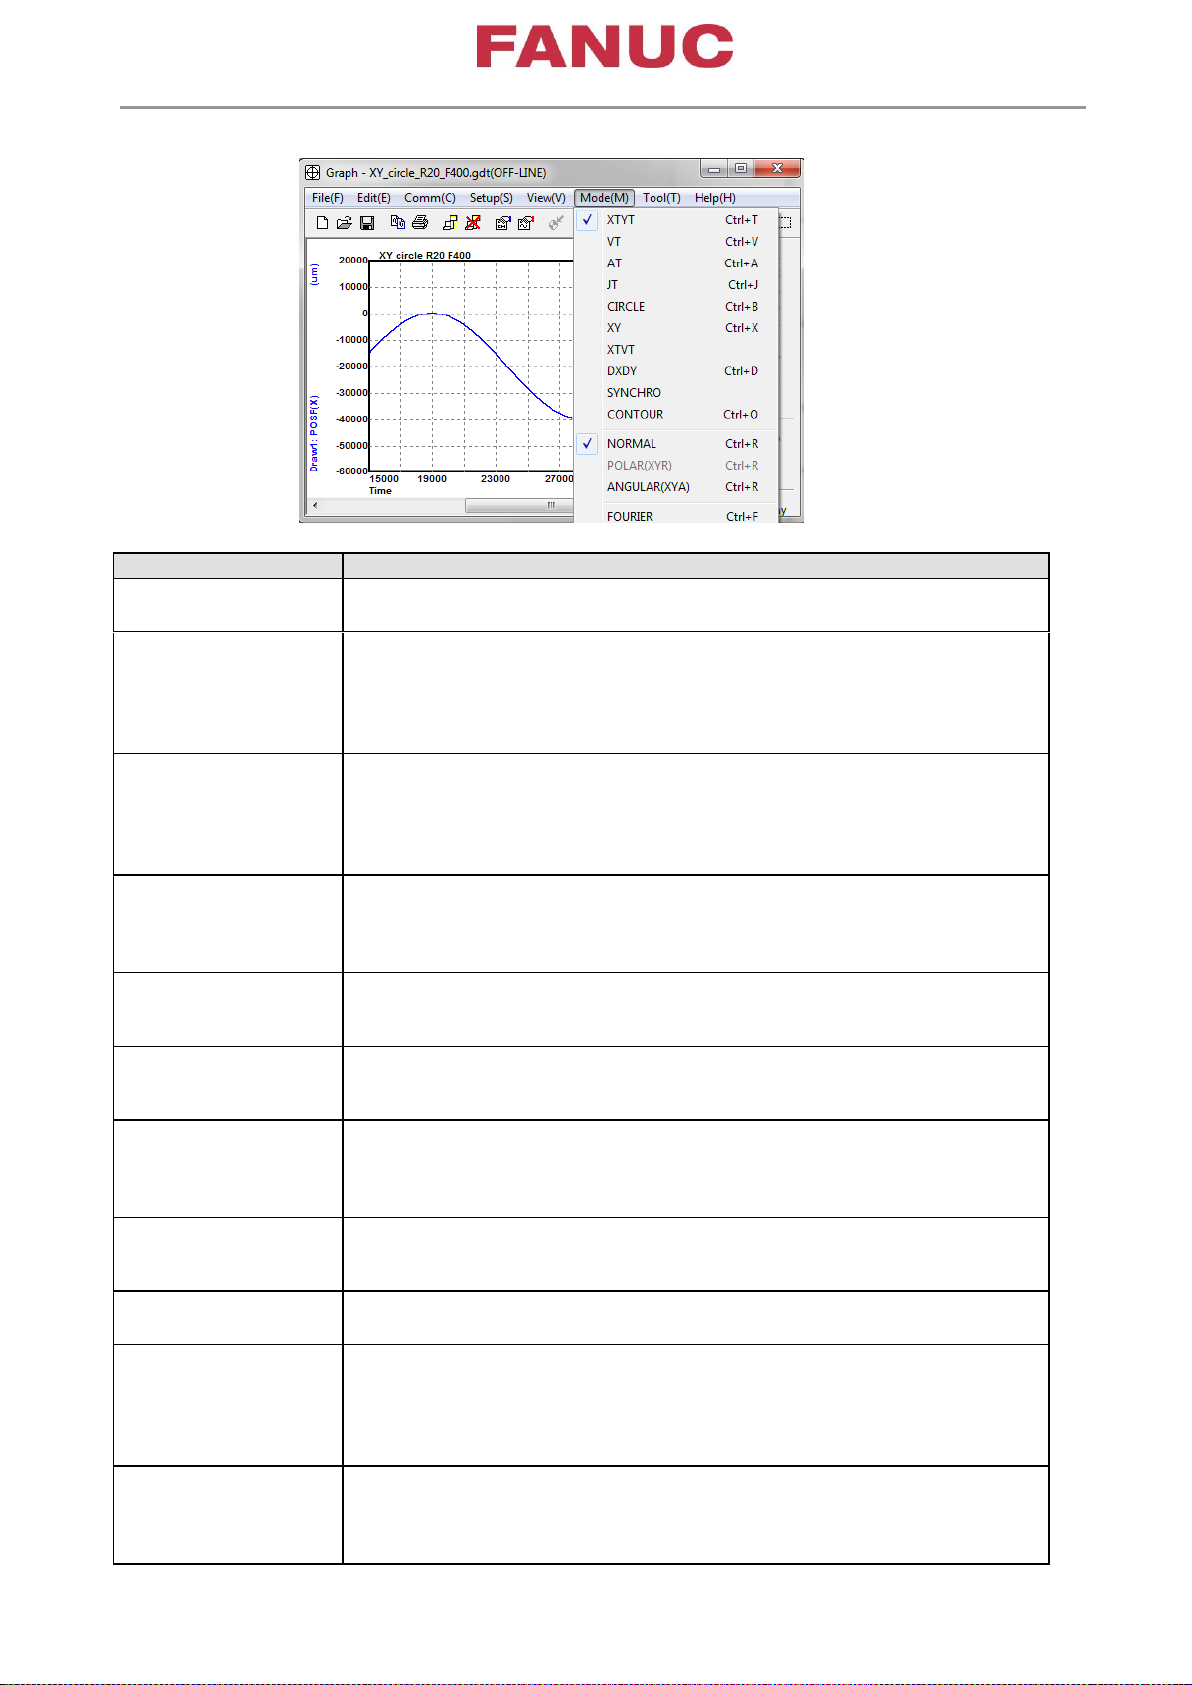
Easy Graph режим простого выбора типа Диаграммы
[Ctrl] + [T]
[Ctrl] + [V]
[Ctrl] + [A]
[Ctrl] + [B]
[Ctrl] + [X]
[Ctrl] + [W]
[Ctrl] + [D]
The smoothness of moving will be shown. (The horizontal axis means time.)
The smoothness of moving against the measurement channel will be shown.
(This operation is not done against the data except position. So VCMD, TCMD and etc
are shown as raw data.)
The contour error will be shown.
The contour error between the reference path and the XY path made by CH1 and CH2
will be shown.
Cancellation of coordinate conversion mode
The POLAR mode and ANGULAR mode are canceled.
Режим Объяснение
XTYT режим
VT режим
AT режим
CIRCLE режим
XY режим
XTVT режим
Будут показаны исходные (необработанные) данные. (Горизонтальная ось
означает время.) Отобразятся данные всех каналов.
Отображение скорости (горизонтальная ось означает время.)
Дифференциал 1-го порядка будет выполняться для данных позиции
измерительного канала. Это означает скорость.
(Дифференциал не выполняется для данных, кроме позиции. Таким образом,
VCMD, TCMD и т. д. отображаются как измеренные исходные данные.)
Отображение ускорения (горизонтальная ось означает время.)
Дифференциал 2-го порядка будет выполняться для данных позиции
измерительного канала. Это означает ускорение.
(Дифференциал не выполняется для данных, кроме позиции. Таким образом,
VCMD, TCMD и т. д. отображаются как измеренные исходные данные.)
Отображение ошибок окружности
Отображается контурная ошибка круга. Горизонтальная ось означает CH1, а
вертикальная ось - CH2. Шаблонный круг должен быть заданв диалоговом окне
настройки масштаба.
Отображение XY
Будет показан контур XY. Горизонтальная ось означает CH1,
а вертикальная ось - CH2.
Отображение тангенциальной (касательной) скорости (горизонтальная ось
означает время.) Draw1 показывает позицию CH1. Draw2 показывает
тангенциальную скорость, создаваемую CH1 и CH2.
DXDY режим
CONTOUR режим
[Ctrl] + [O]
NORMAL режим
[Ctrl] + [R]
Режим преобразования полярных координат Вкл. / Выкл.
POLAR(XYR) режим
[Ctrl] + [R]
ANGULAR(XYA) режим
[Ctrl] + [R]
Используйте это для преобразования из движения одной осью вращения и
одной прямой осью в две прямые оси. Предположим, что CH1 - прямая ось, а
CH2 - ось вращения в режиме Easy Graph.
Это можно использовать с режимами XTYT, CIRCLE, XY и CONTOUR.
Режим преобразования угловой оси Вкл. / Выкл.
Использ
ось. Предположим, что CH1 - перпендикулярная ось, а CH2 - угловая ось в режиме
Easy Graph. Это можно использовать с режимами XTYT, CIRCLE, XY и CONTOUR.
уйте это для преобразования из движения по угловой оси в перпендикулярную
Page 42

Page 42 of 79
Режим Объяснение
FOURIER режим
[Ctrl] + [F]
Частотный анализ (преобразование Фурье)
Отобразятся данные, которые рассчитываются преобразованием Фурье для
отображаемых данных всех каналов.
Page 43
Page 43 of 79
Strength display
Phase display
Gain display
Phase display
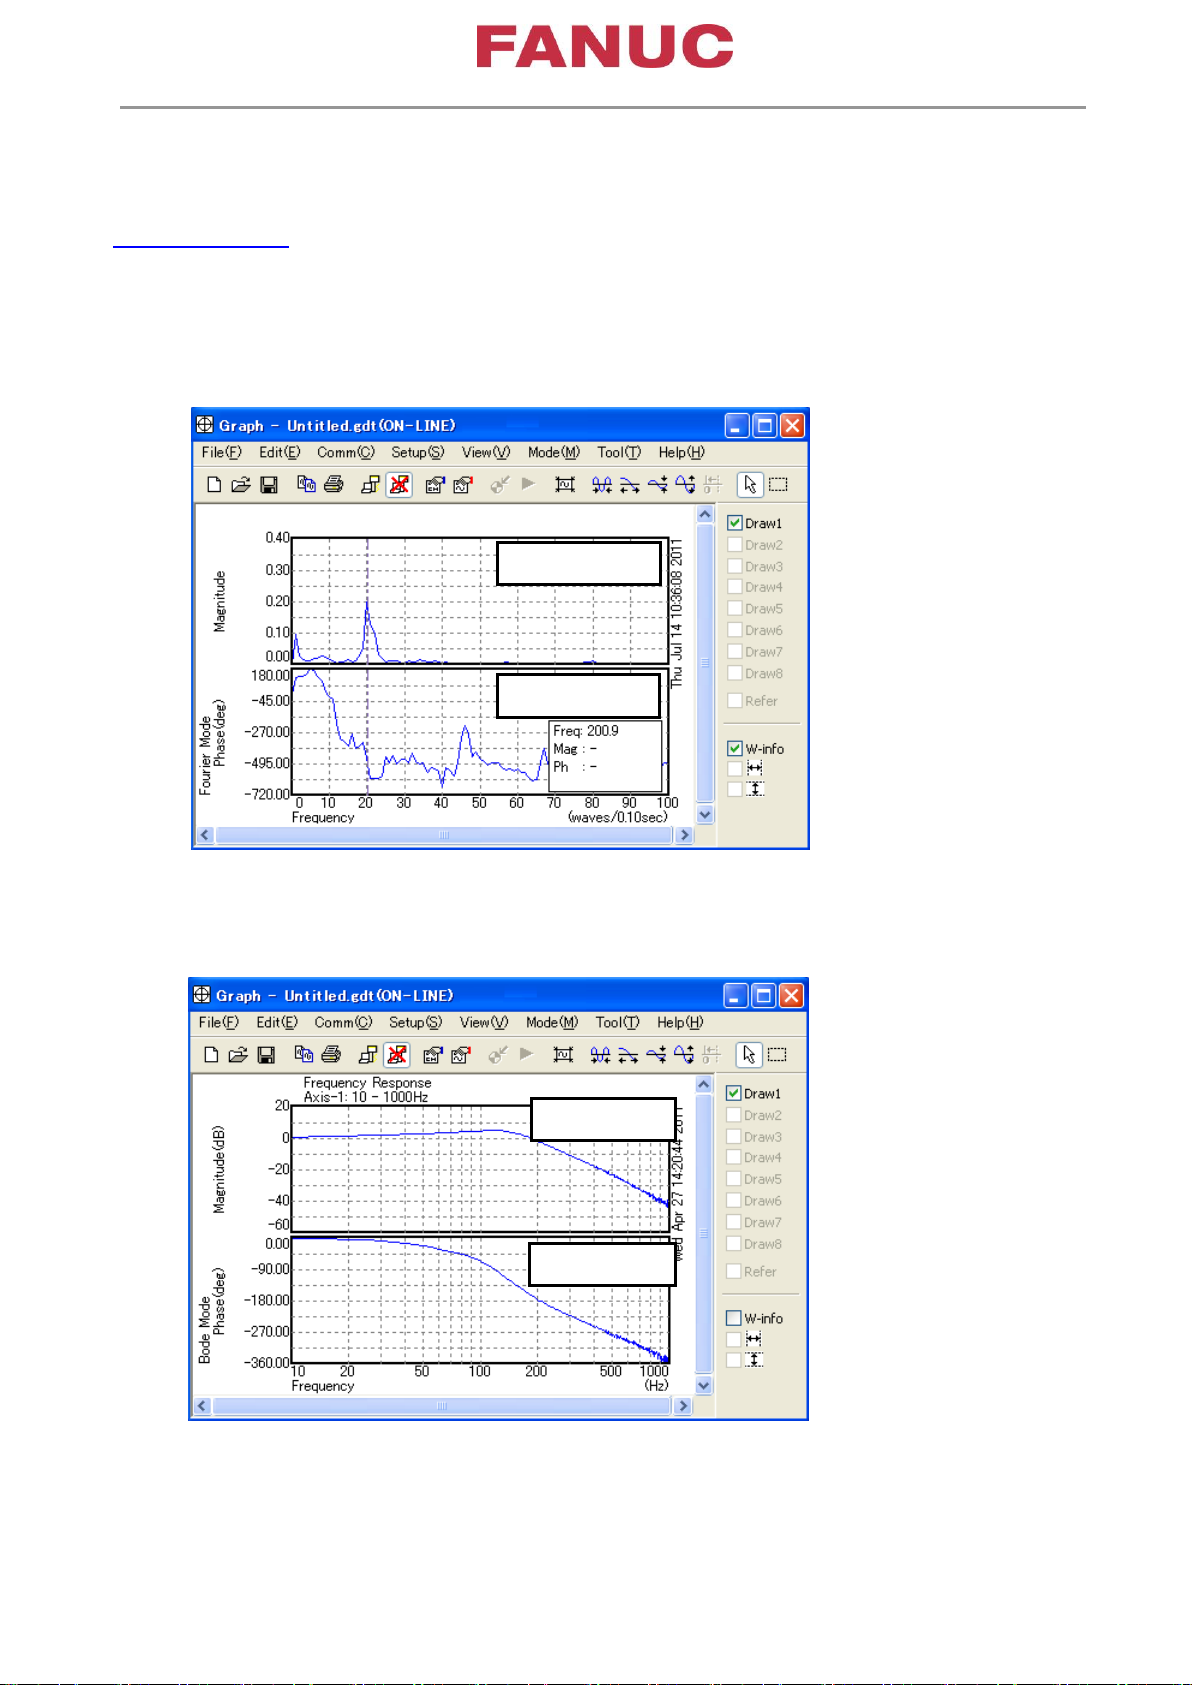
B-65404EN/02-09 Стр. 81-82
СПЕЦИАЛЬНЫЕ РЕЖИМЫ ОТОБРАЖЕНИЯ ДИАГРАММЫ
Частотный анализ (преобразование Фурье) Режим отображения
Частотный отклик (Боде-диаграмма) Режим отображения
Page 44

Page 44 of 79
Просмотр сигналов в режиме диаграммы YT (Ctrl + T)
Режим диаграммы XY (Ctrl+X)
Контурный режим (Ctrl+O)
(Разница между запрограммированным контуром и обратной связью
по позиции)
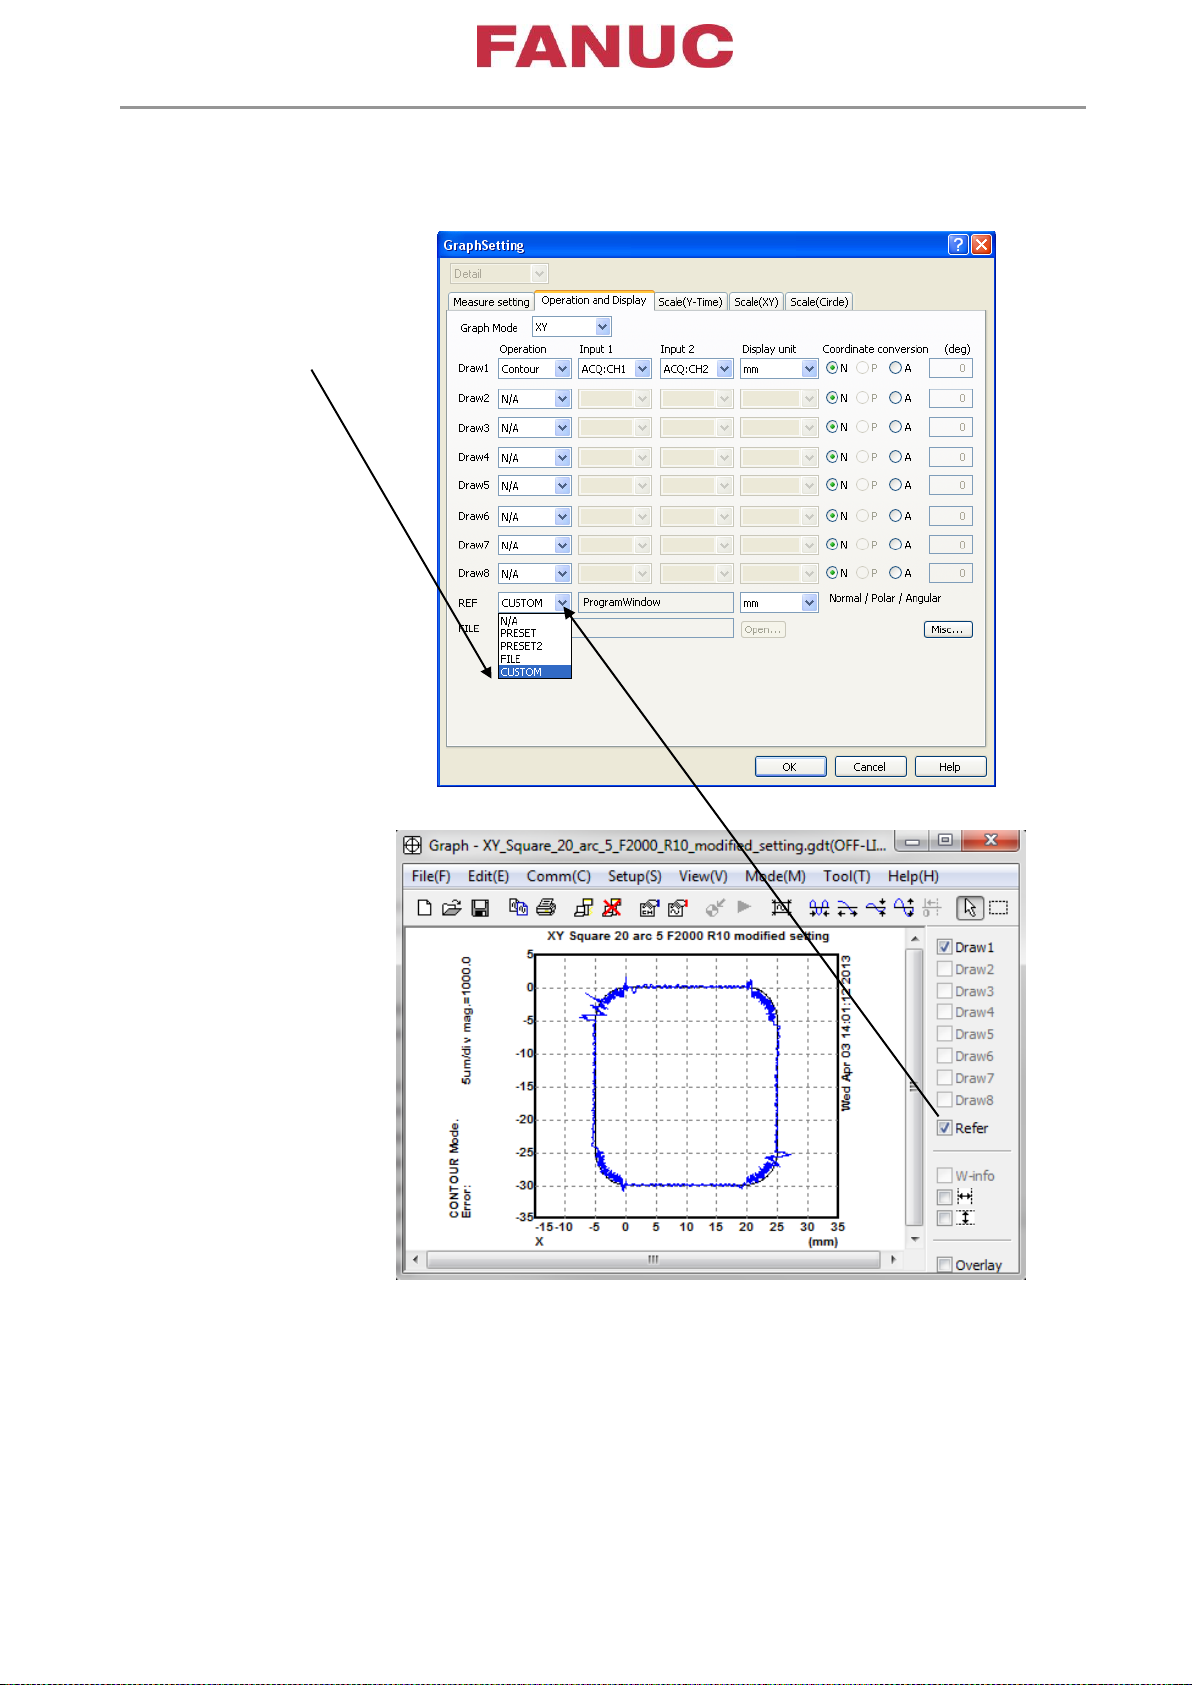
Как отобразить Шаблонный контур из окна программы
Page 45
Page 45 of 79
Откройте окно программ с необходимой программой !!!!
только одно окно программы должно быть открыто !!!!!
откройте Operation and Display
Выберите CUSTOM
кликните OK
Page 46

Page 46 of 79
Режим Круга (Ctrl+B)
Специальный контурный режим для проверки круга
Настройка Диаграммы для режима круга
Программа
G91G94
N1
N2G17G02I-10.000F1000
G17G02I-10.000F1000
G04X1.
N999G04X1.
M30
Подтвердите программу в режиме XY
Page 47
Page 47 of 79
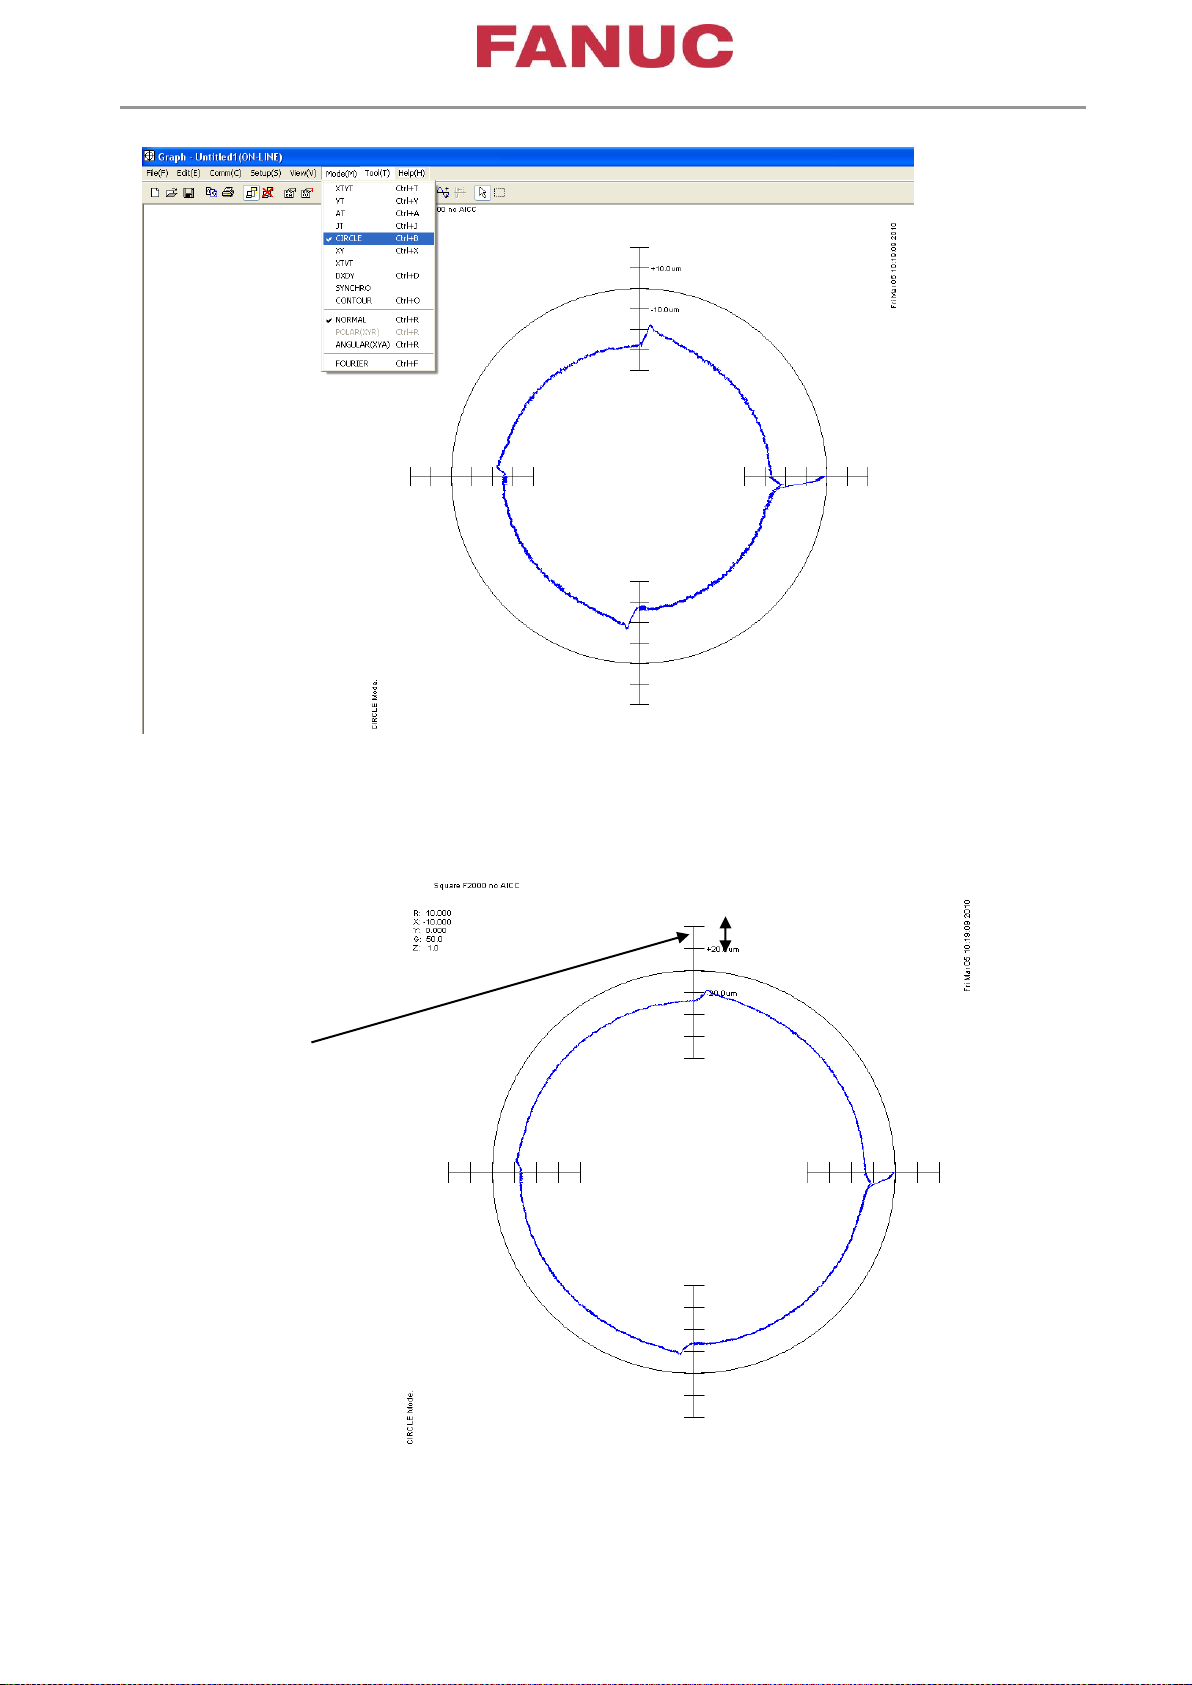
Кнопки U и D меняют масштаб
Пример :
Нажмите D на клавиатуре
Отклонение -
20µm/деление
Page 48
Page 48 of 79
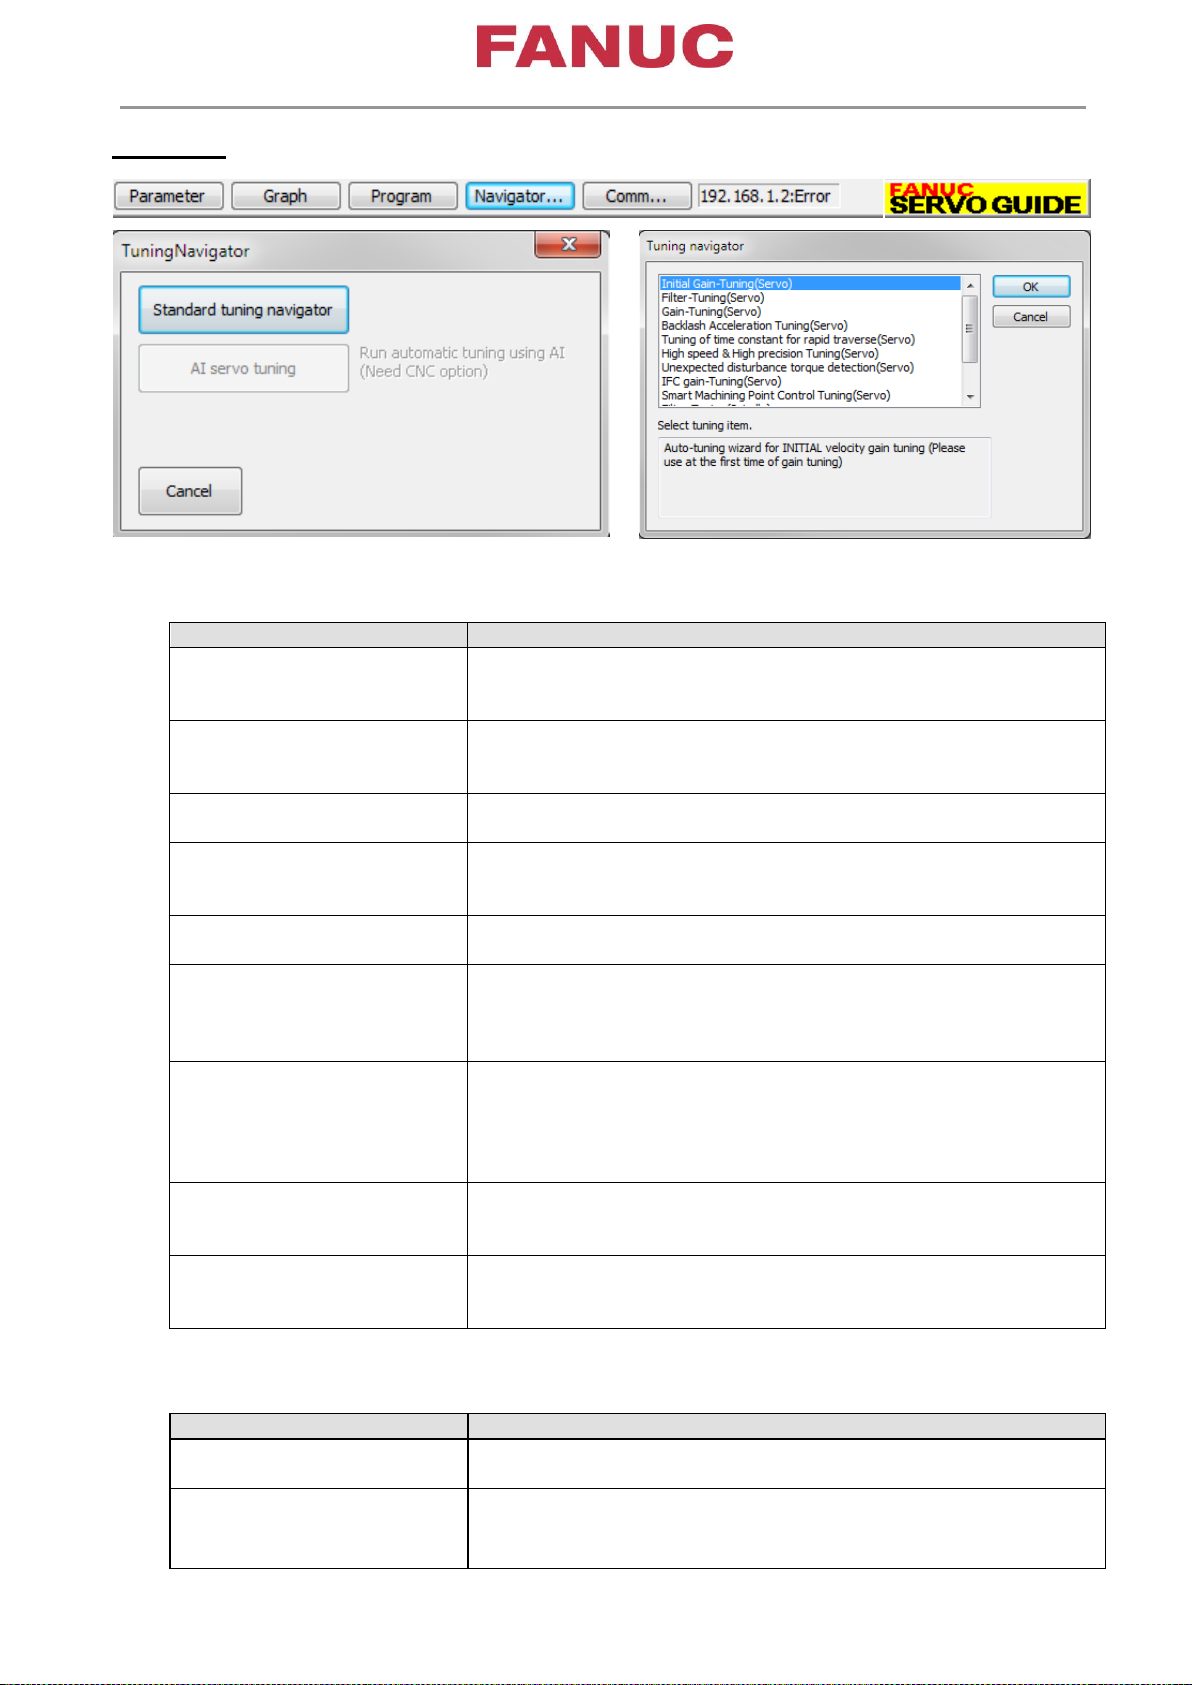
Навигатор
Tuning item
Description
Серво оси
Initial Gain-Tuning
Начальная настройка усиления
Filter-Tuning
Настройка
резонансных фильтров
Gain-Tuning
настройка усиления
Backlash Acceleration Tuning
Пункт настройки Описание
Это автоматическая настройка коэффициента усиления скорости. Она определяет
к
оэффициент усиления, перемещает выбранную ось и измеряет частотную характеристику
(АЧХ). Если вы еще не настроили коэффициент усиления, сначала выберите это меню.
Это автоматическая настройка фильтров HRV (фильтры подавления резонанса).
Она определяет оптимальную настройку фильтра, определяя резонансную частоту
с коэффициентом усиления, который определяется на 1 этапе Initial GainTuning.
После применения фильтров этот пункт повышает коэффициент
усиления за счет автоматической настройки.
Настройка параметров функции automatic backlash acceleration
function. (ЧПУ серий 30i, 31i, 32i, 35i, 0i-D, F и Power Motion i-A.)
Tuning of time constant for rapid
traverse
High speed & High
precision Tuning
Unexpected disturbance
torque detection
Это автоматическая н
времени настраивается путем измерения максимального момента при перемещении оси.
Запуститс
высокоскоростной и высокоточной обработки. Множественные параметры, которые
связаны с функцией высокоскоростной и высокоточной обработки, могут быть легко
определены путем простых манипуляций. Для оценки используется программа обработки
квадрата с закругленными углами.
я мастер, который упростит настройку параметров функции
Это настройка «observer coefficient» и «dynamic friction compensation»
для функции unexpected disturbance torque detection function.
астройка постоянной времени для быстрого хода. Постоянная
Рекомендуемые значения рассчитываются автоматически, измеряя
измеренные значения крутящего момента в течение операций
ускорения и торможения назад и вперед.
IFC gain-tuning Это настройка «compensation gain» и «angle data offset» для функции
interactive force compensation function. Параметры, связанные с этой
функцией, должны быть установлены заранее.
Smart machining point control Фильтр для системы с прямой ОС настраивается измерением
частотной характеристики контура позиции.
Ось шпинделя
Filter-Tuning
Настройка резонансных фильтров
Gain-Tuning
настройка усиления
Это автоматическая настройка фильтров HRV (фильтры подавления резонанса).
Она определяет оптимальную настройку фильтра, определяя резонансную частоту.
Мастер автонастройки для настройки усиления скорости режима Csконтура. Коэффициент усиления для другого режима рассчитывается по
коэффициенту усиления скорости Cs-режима.
Page 49
Page 49 of 79
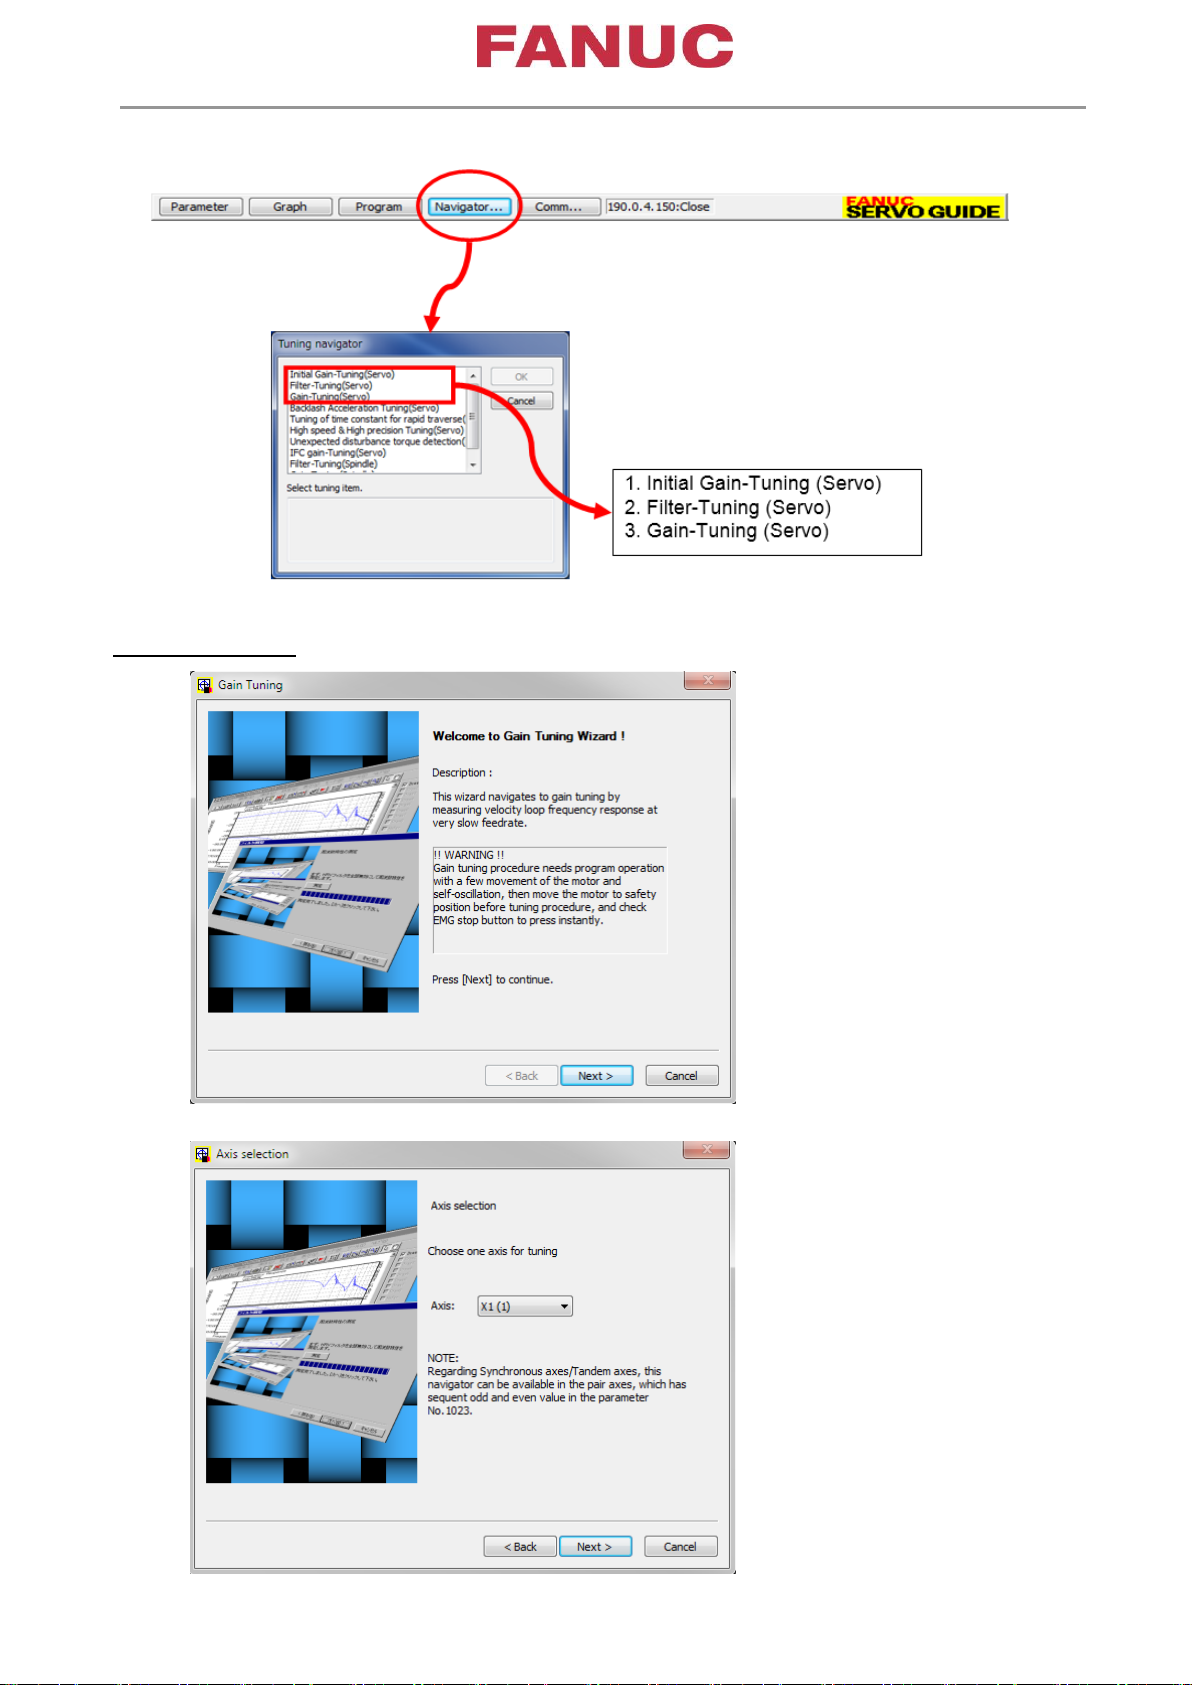
Последовательность настройки
Initial gain tuning
Выбор оси
Page 50
Page 50 of 79
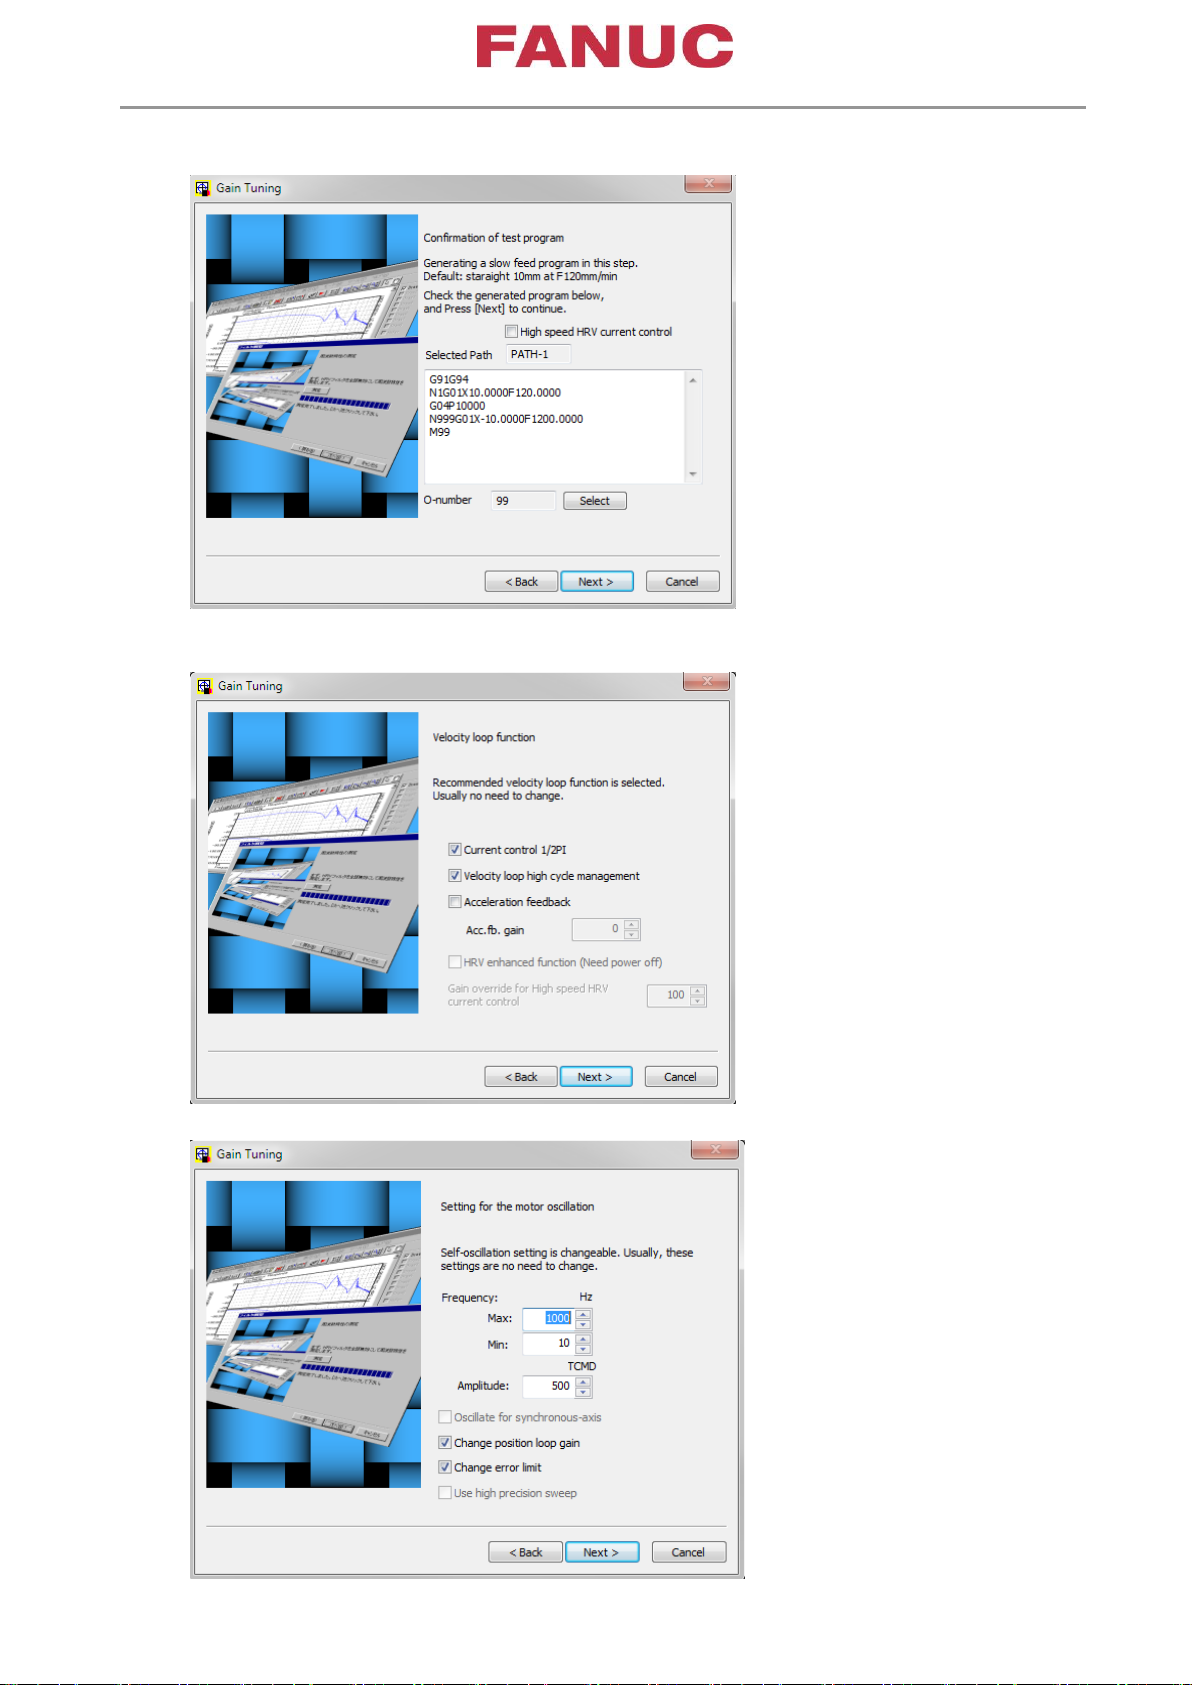
Подтвердите тестовую программу (Высокоскоростное задание тока HRV – HRV3,HRV4)
Рекомендованные функции для контура скорости
Установка для сигнала вибрации мотора
Page 51
Page 51 of 79
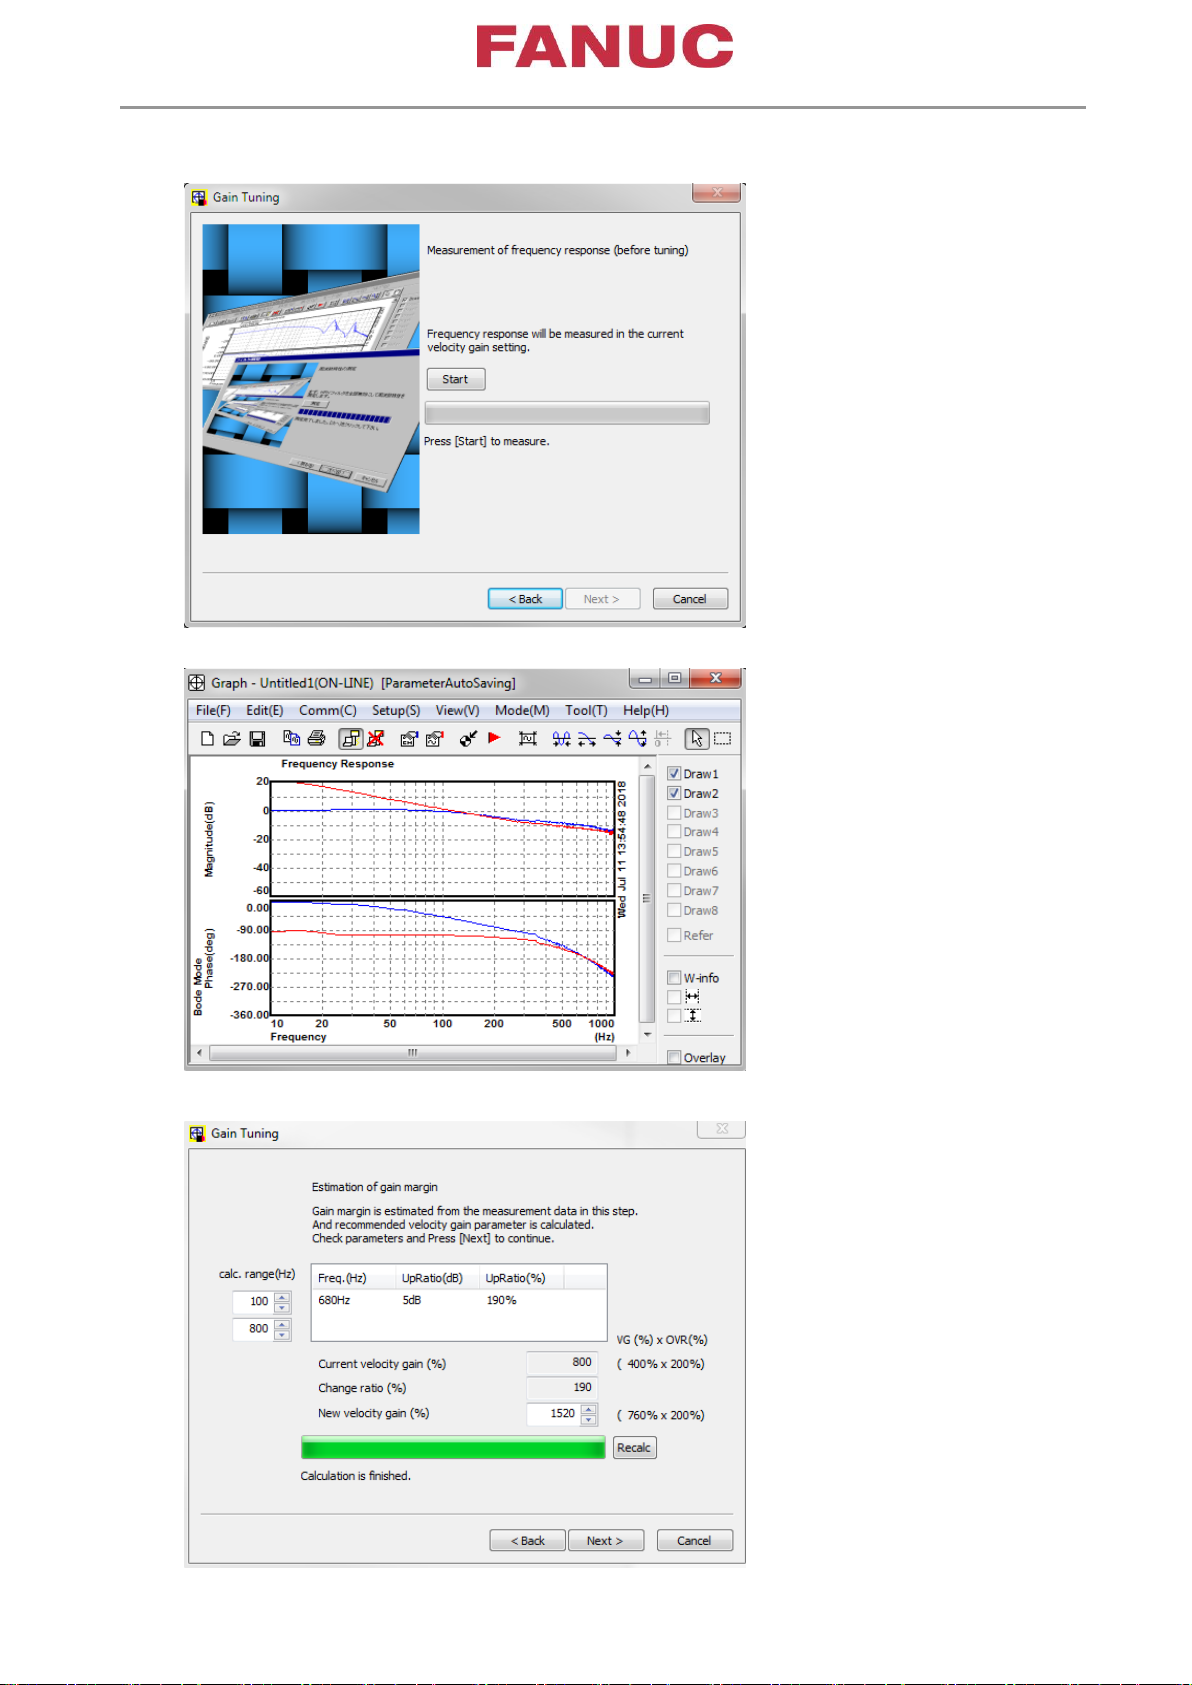
Начните измерять частотную характеристику
Начальные измерения
Оценка новых настроек усиления
Page 52
Page 52 of 79
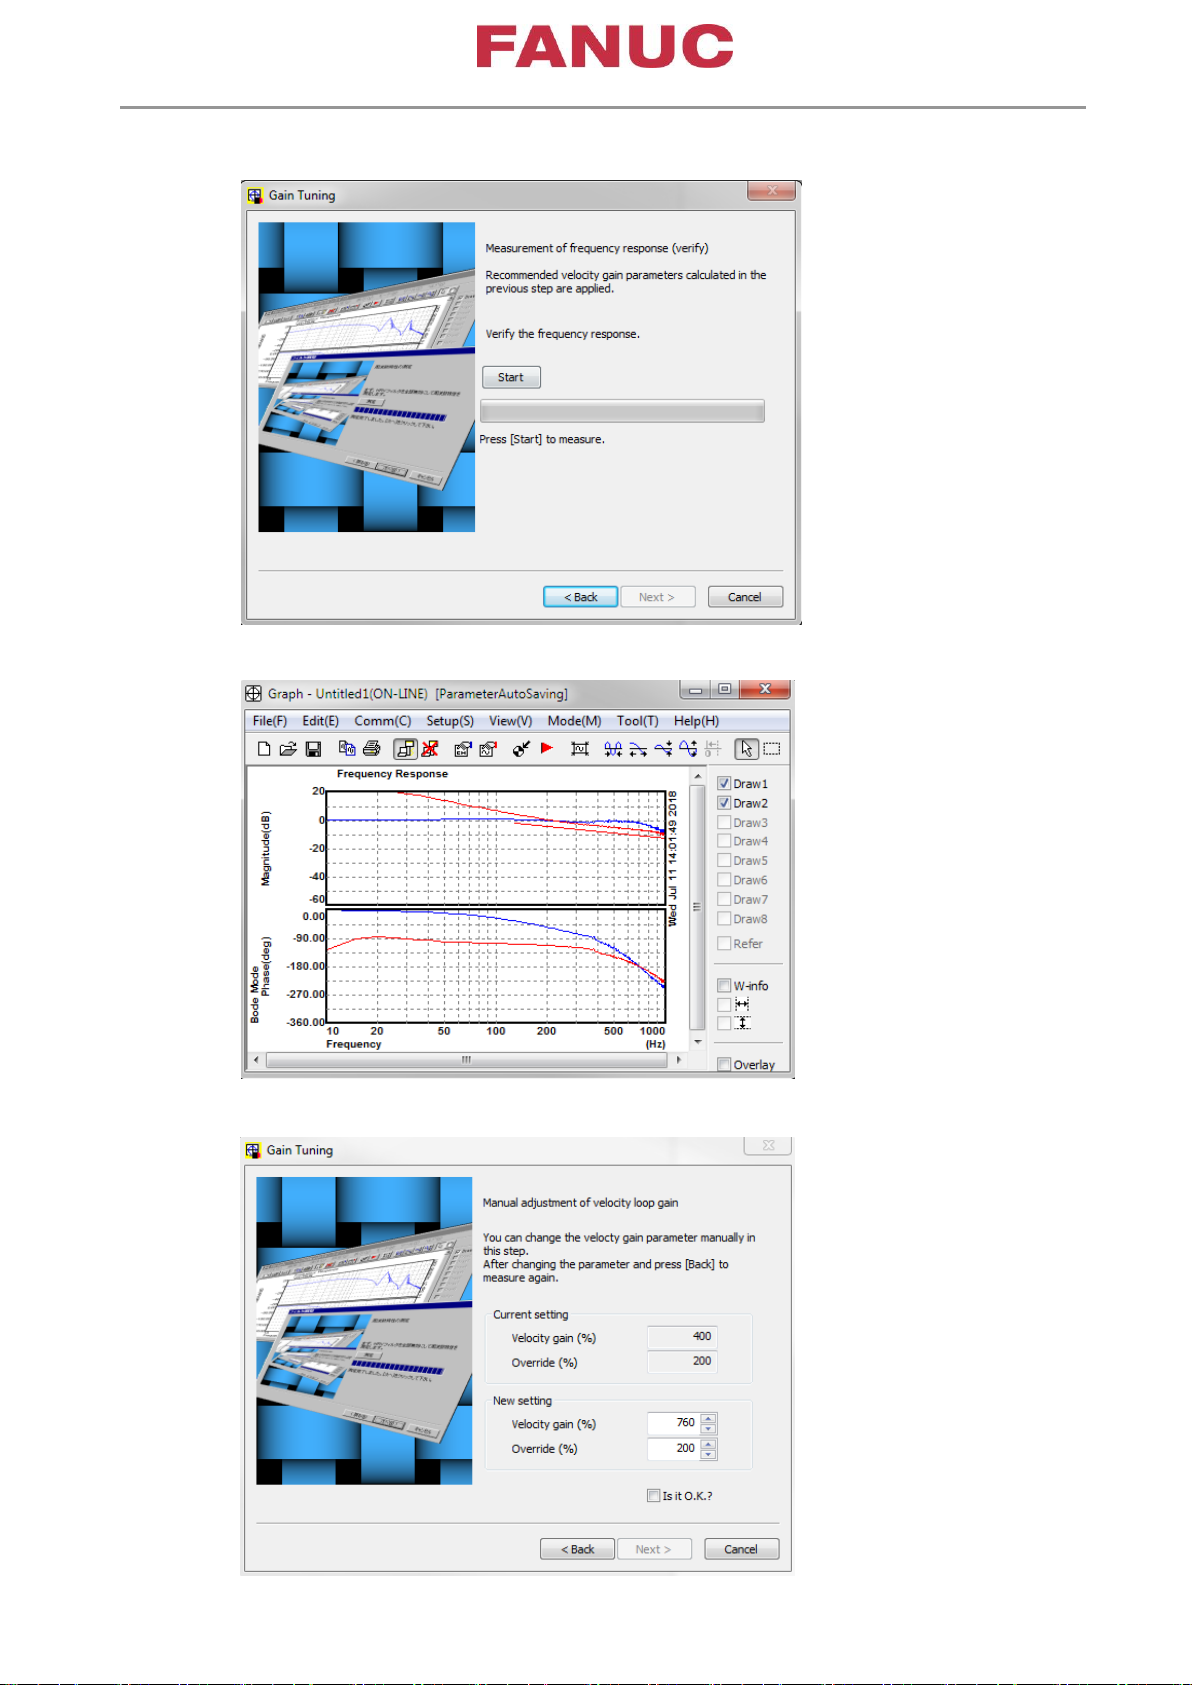
Применените новые значения усиления - Старт
2е измерение
Измените вручную или согласитесь с предложенной установкой
Page 53
Page 53 of 79
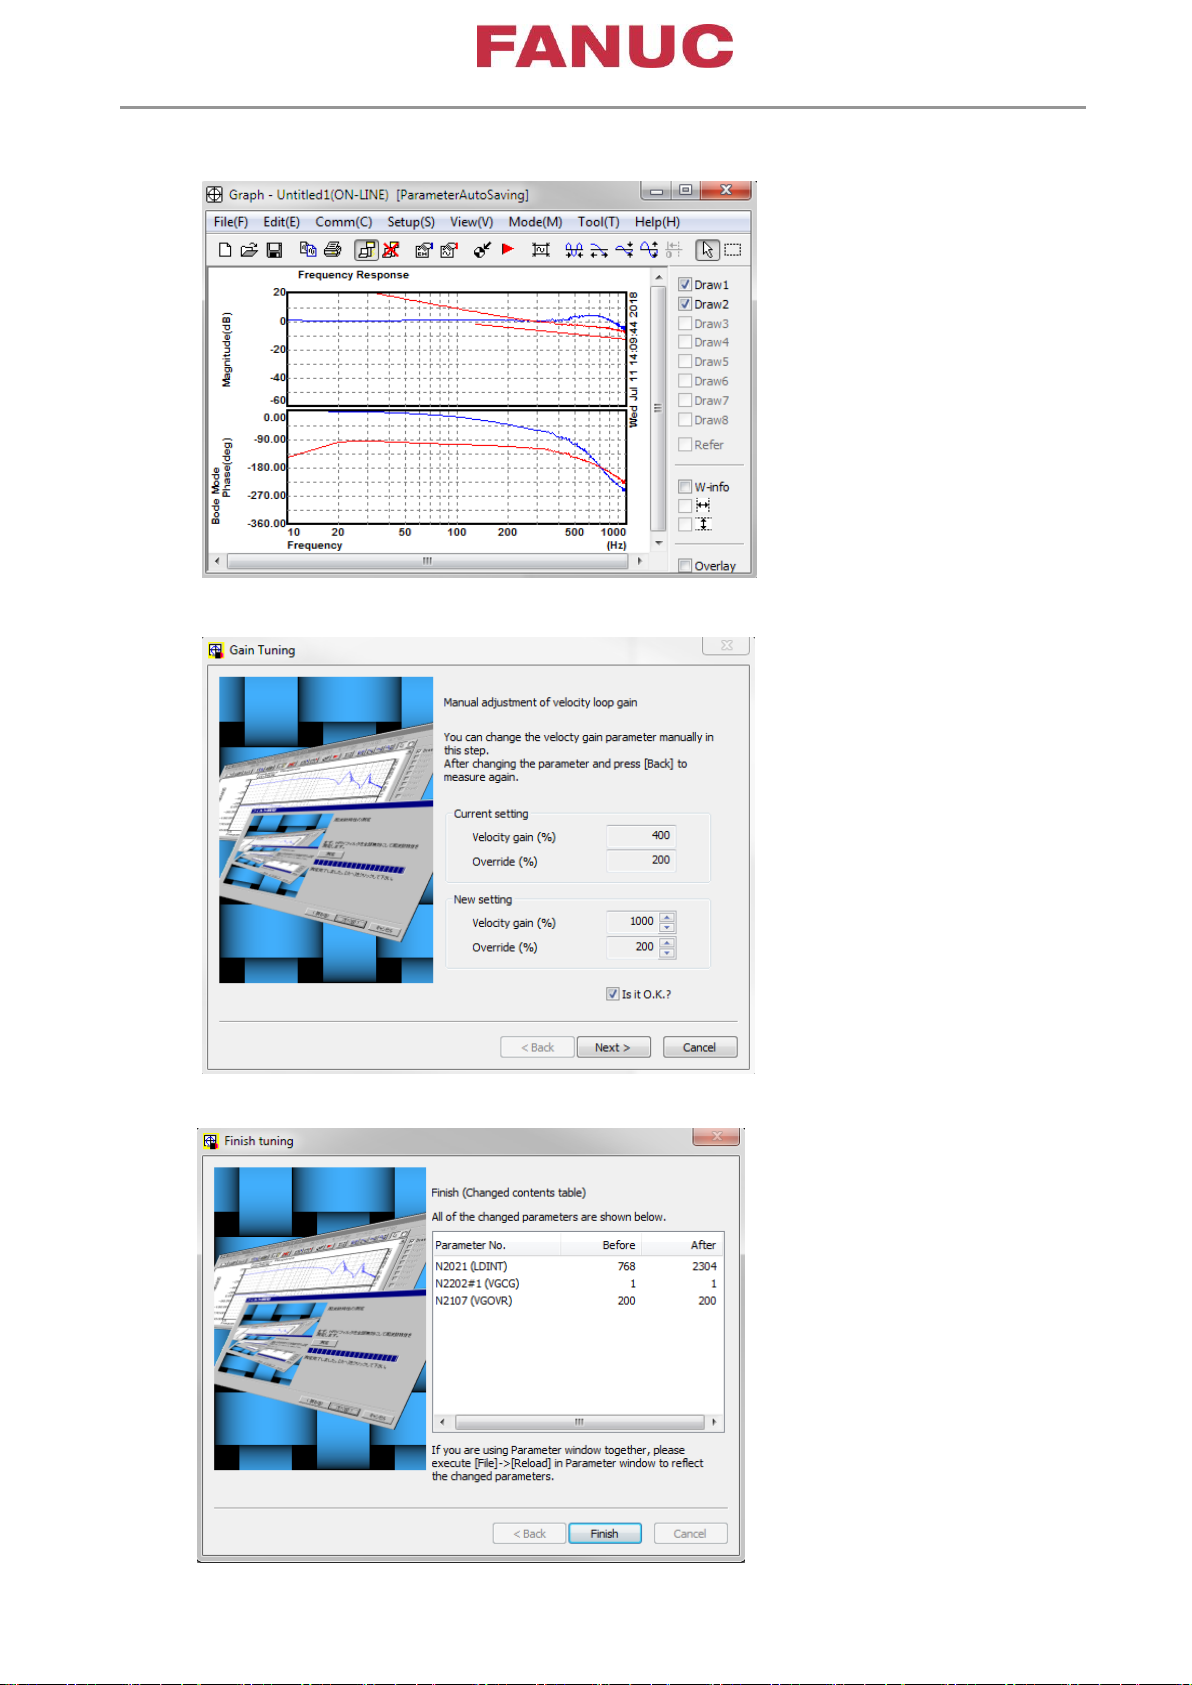
Финальный замер
Подтвердите настройки усиления
Измененные параметры
Page 54

Page 54 of 79
Фаза равна -150 градусов или более, когда
коэффициент усиления составляет 0 дБ.
Усиление характеристики замкнутого контура
составляет +5 дБ или менее.
Коэффициент усиления составляет -6 дБ или
менее, когда фаза характеристики
разомкнутого контура запаздывает на 180
градусов.
-180deg
-150deg
0dB
Цели тюнинга
Filter tuning
Такая же процедура, как начальная настройка усиления, но усиление
сохраняется, и резонансы (если они обнаружены) будут устранены с помощью
рекомендуемых настроек фильтра.
Примечание. При первом испытании все ранее примененные фильтры HRV
обнулятся.
При выборе нижнего фильтра 1 ... 4 настройка фильтра может быть изменена.
Gain tuning
При первоначальной настройке усиления и устранении резонансов с
помощью фильтров HRV можно далее увеличить усиление по скорости, чтобы
улучшить "жесткость" управления серво-осью. Этот заключительный шаг
имеет такую же последовательность, как и начальная настройка усиления, но
все применяемые настройки скорости и настройки фильтра остаются
активными.
Page 55

Page 55 of 79
Backlash Acceleration Tuning
После выбора настройки Backlash Accelartion Tuning резервная копия измененяемых
параметров хранится в разделе «Мой документ» \ SERVO GUIDE \ SVGBLA.DAT. В случае
неожиданного прерывания этой процедуры предыдущая настройка может быть загружена
обратно.
Инструкции безопасности
Page 56
Page 56 of 79
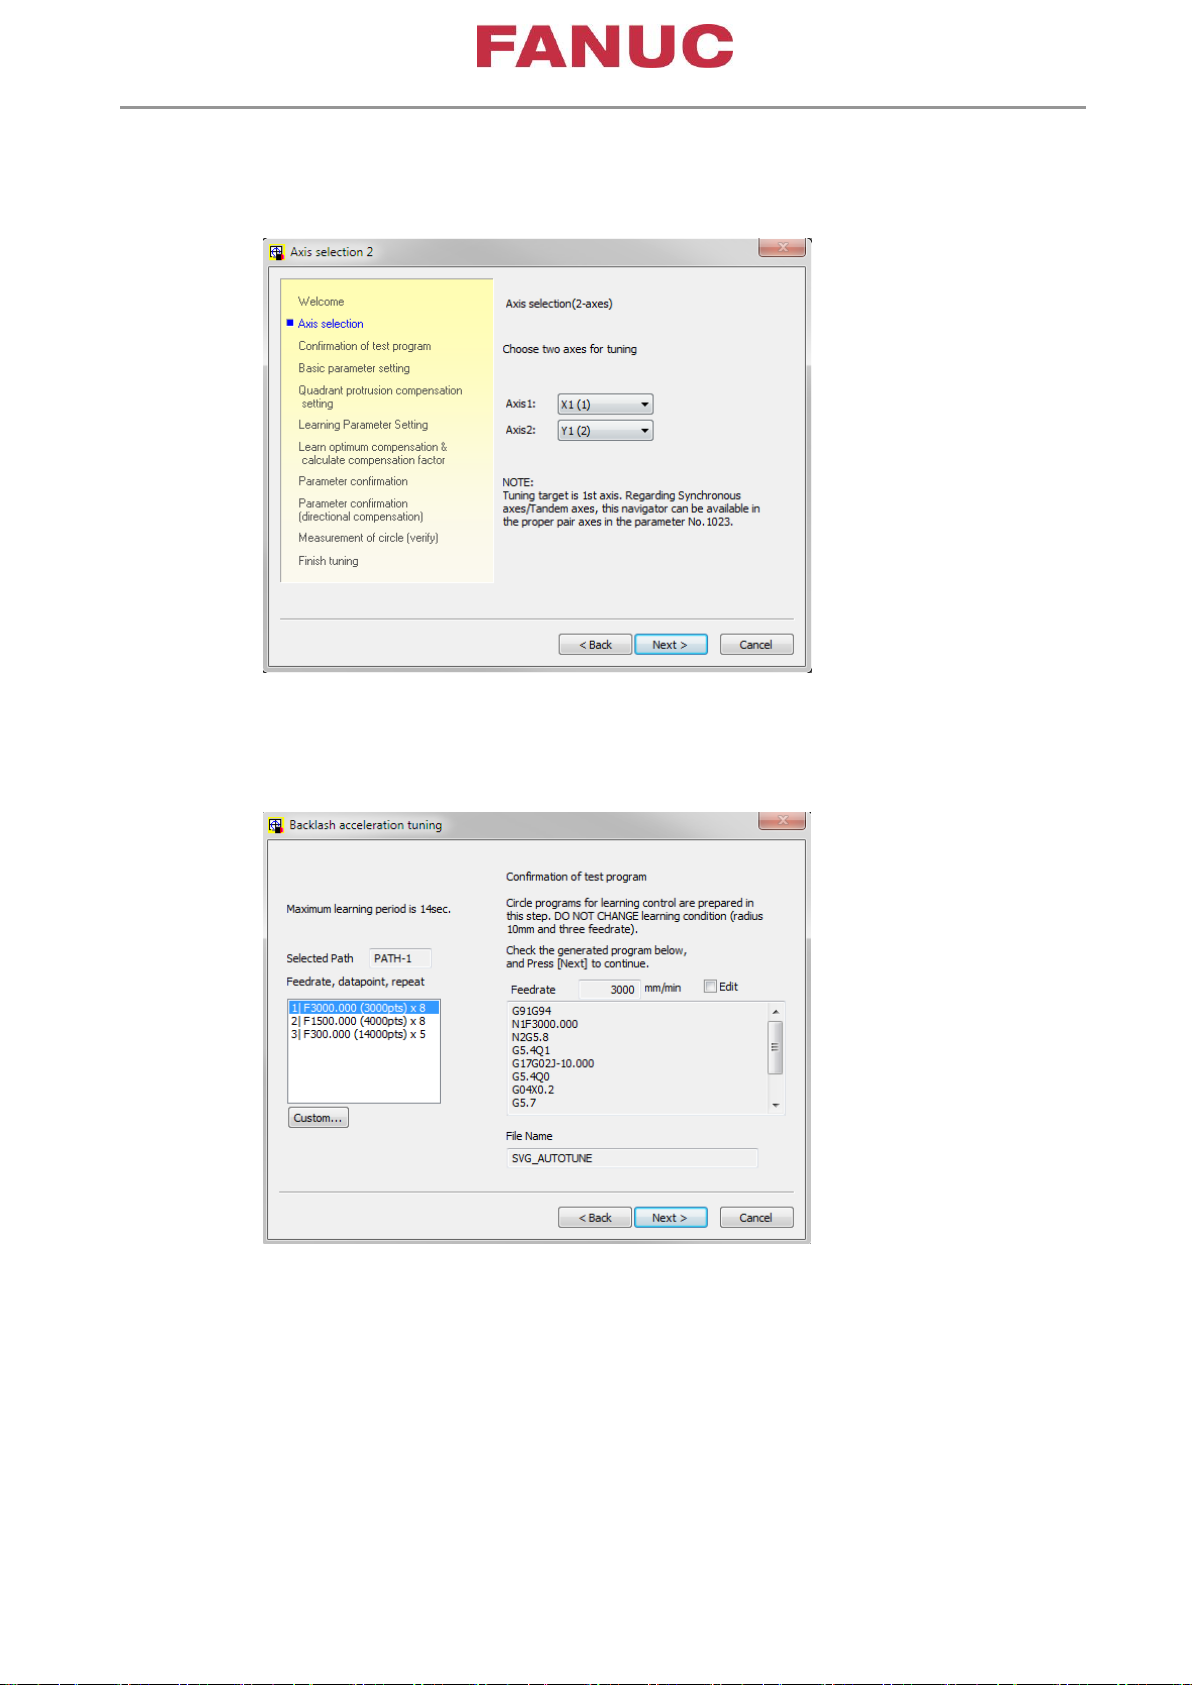
Выбор осей - первая ось (горизонтальная ось в Диаграмме) будет
скомпенсирована. Если 2-я ось должна быть скомпенсирована, определите
ее как ось 1: в этом экране настроек:
Подтверждение тестовых программ - программы могут быть изменены за
исключением радиуса круга и скорости подачи
Page 57
Page 57 of 79
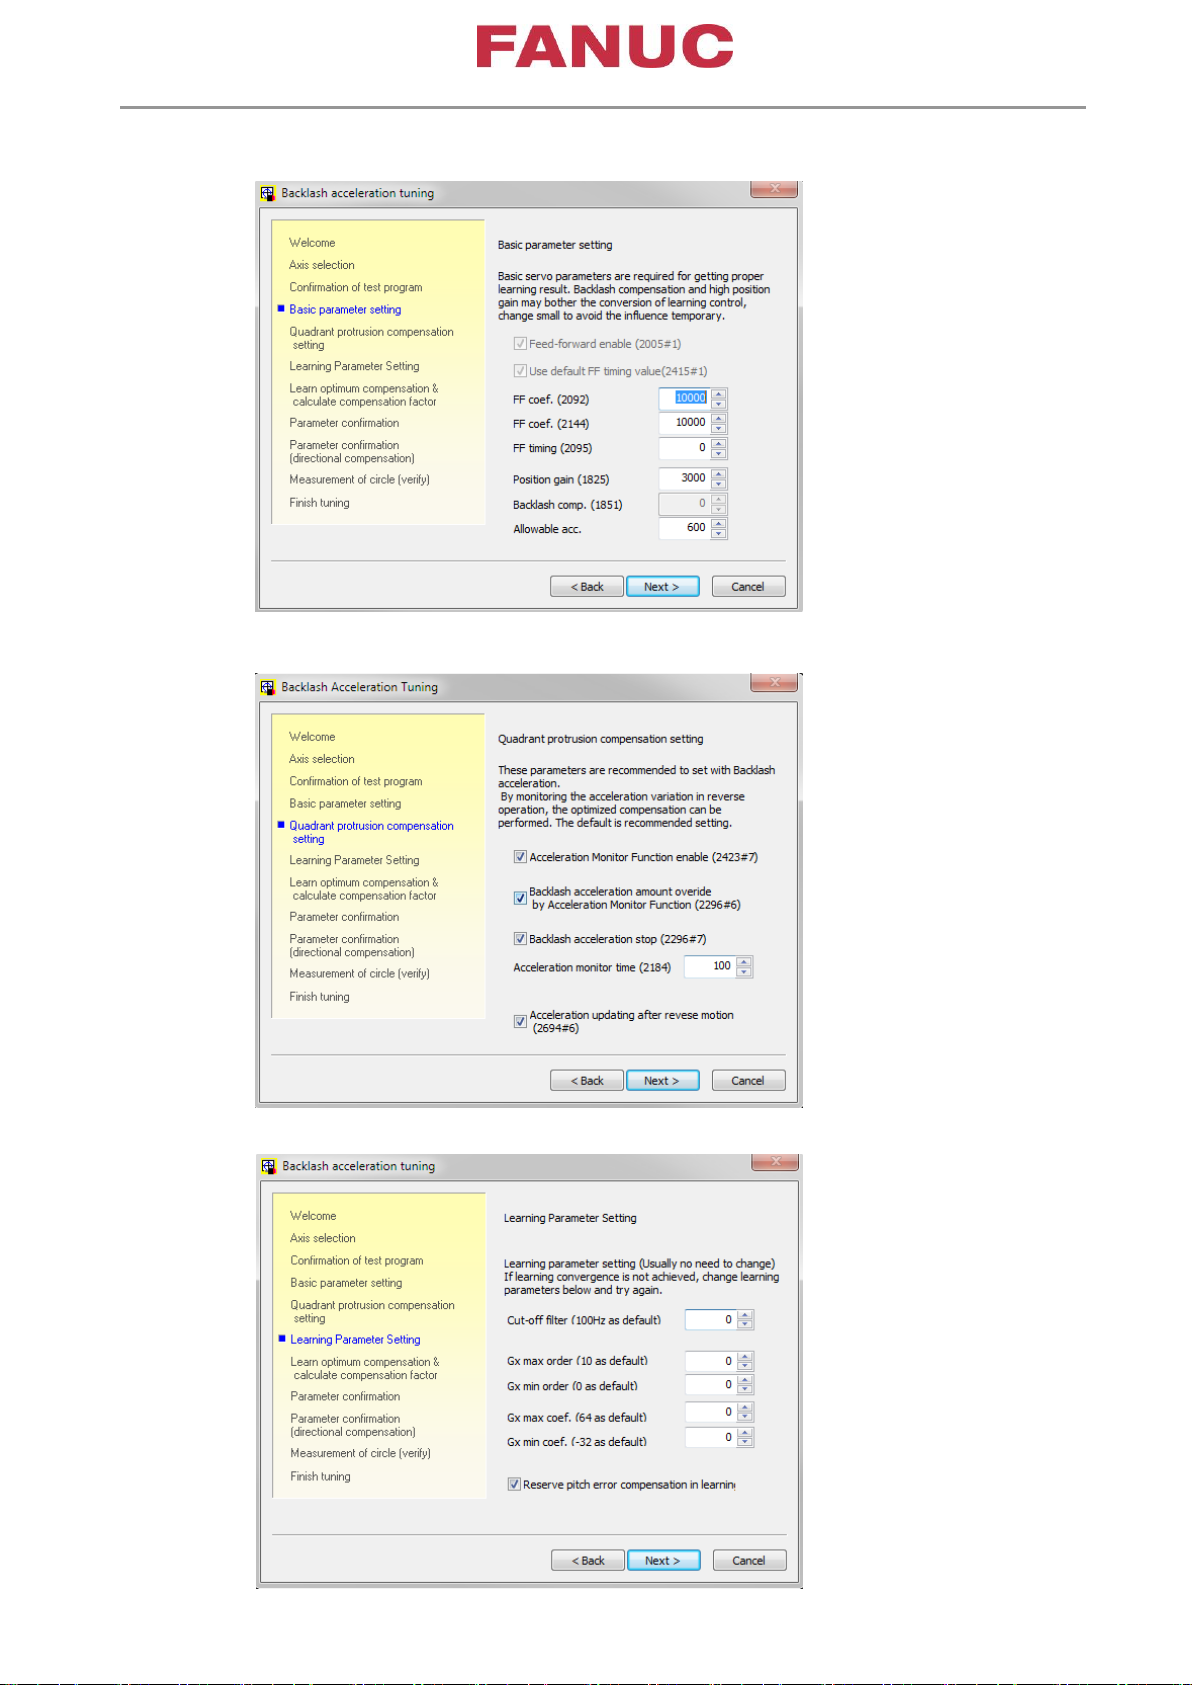
Рекомендуемые основные настройки параметров
Настройка компенсации выбросов при реверсе
Параметры обучения
Page 58

Page 58 of 79
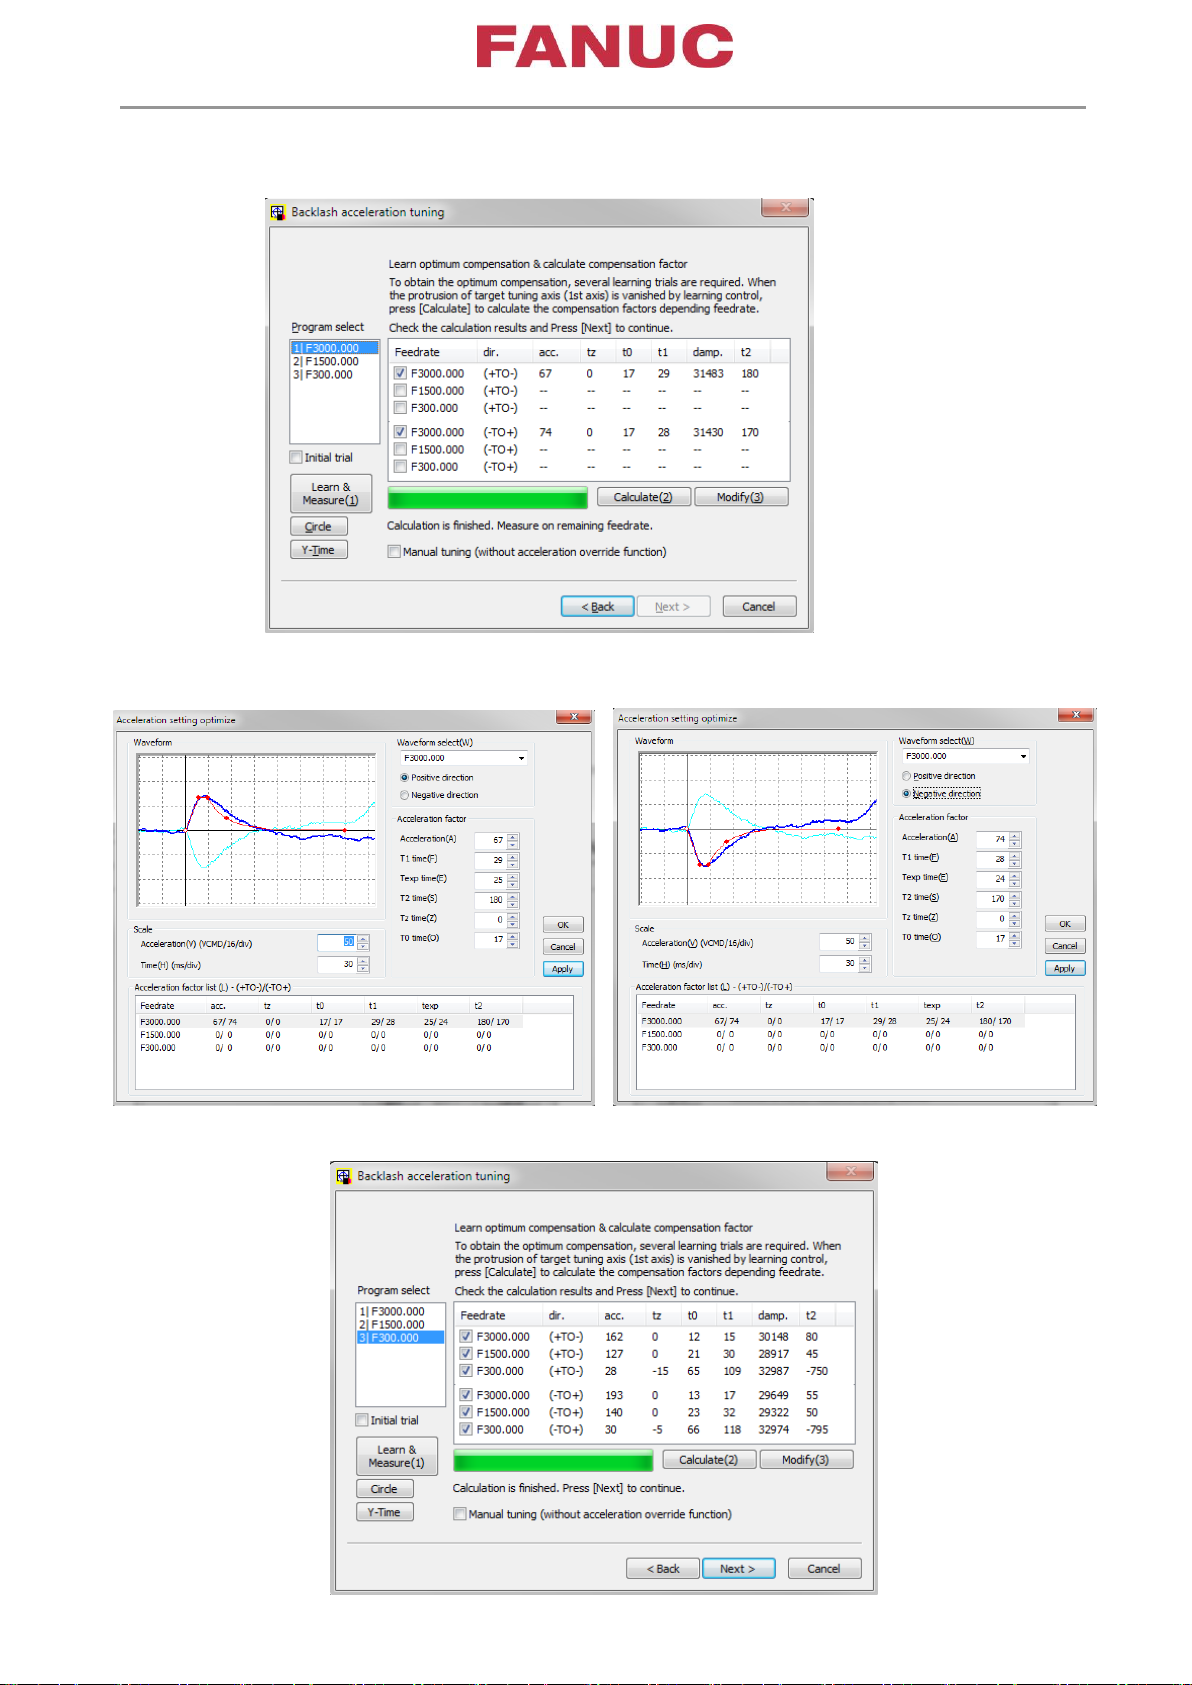
Процедура обучения для вычисления данных компенсации.
В каждой скорости подачи процесс начинается с первоначального испытания измерения с несколькими кругами, чтобы адаптировать процесс обучения. Дальше
нажмите «Learn & Measure» с применением однократного кругового перемещения и
обучения. Повторите это примерно 5 раз, потому что каждый цикл обучения
улучшает точность пути.
Отображение ошибок контура после обучения
Page 59
Page 59 of 79
Нажмите “Calculate” «Рассчитать» для расчета коэффициентов компенсации
Нажмите “modify” «изменить», чтобы проверить результат расчета и, при необходимости,
адаптировать данные. Доступно в обоих направлениях
Обучение данных компенсации на трех разных подачах для оценки значений перерегулирования
Page 60

Page 60 of 79
Подтверждение параметров- оба направления
Проверка ошибки контура на трех подачах с использованием вычисленного параметра
компенсации. Пожалуйста, учтите, что только горизонтальная ось скомпенсирована.
Page 61

Page 61 of 79
Отображение измененных параметров
Page 62
Page 62 of 79
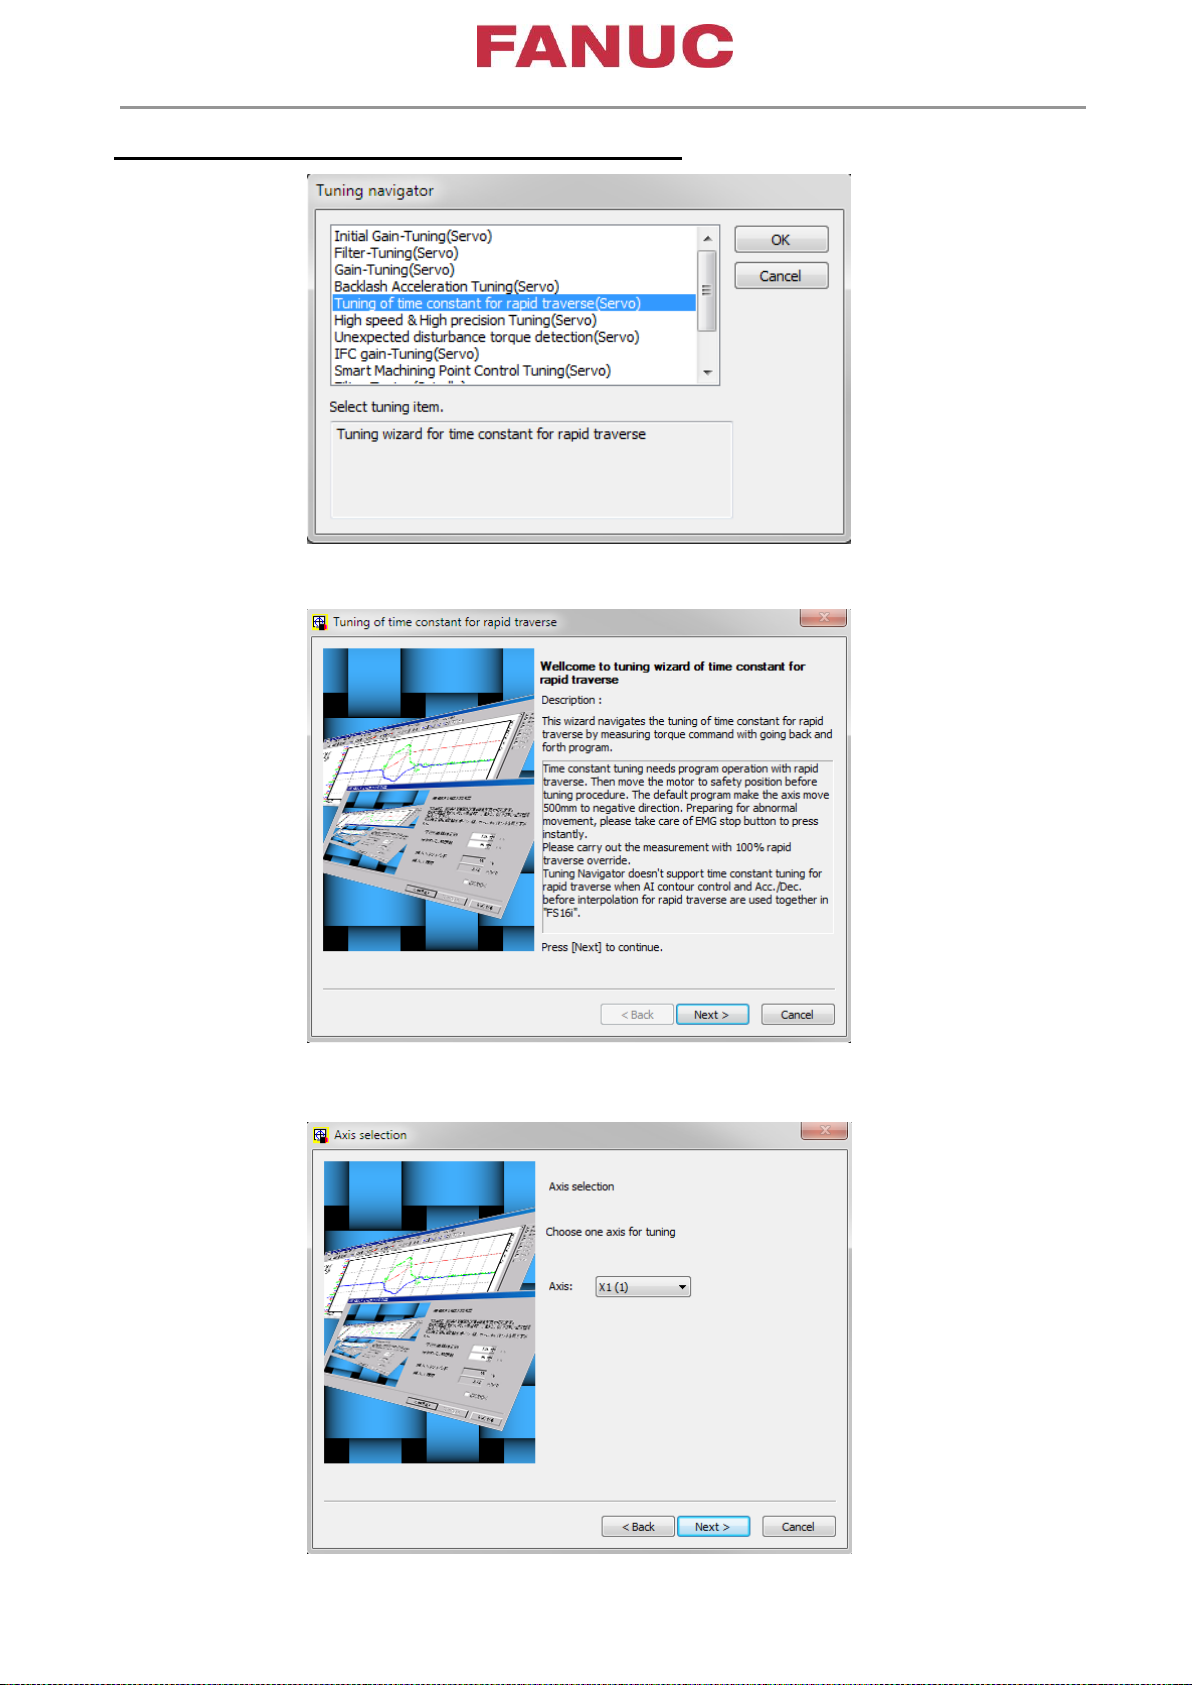
Настройка постоянной времени для быстрого хода
Инструкция безопасности
Выбор оси
Page 63

Page 63 of 79
Проверка/изменения программы
Параметры для быстрого хода
Начальное ускорение и установка постоянной времени для быстрого хода
Page 64

Page 64 of 79
Старт для пуска измерения
Проверьте ускорение и требуемый TCMD (максимум около 95%)
Page 65

Page 65 of 79
Подтвердите, если результат ОК
Отображение измененных параметров
Page 66

Page 66 of 79
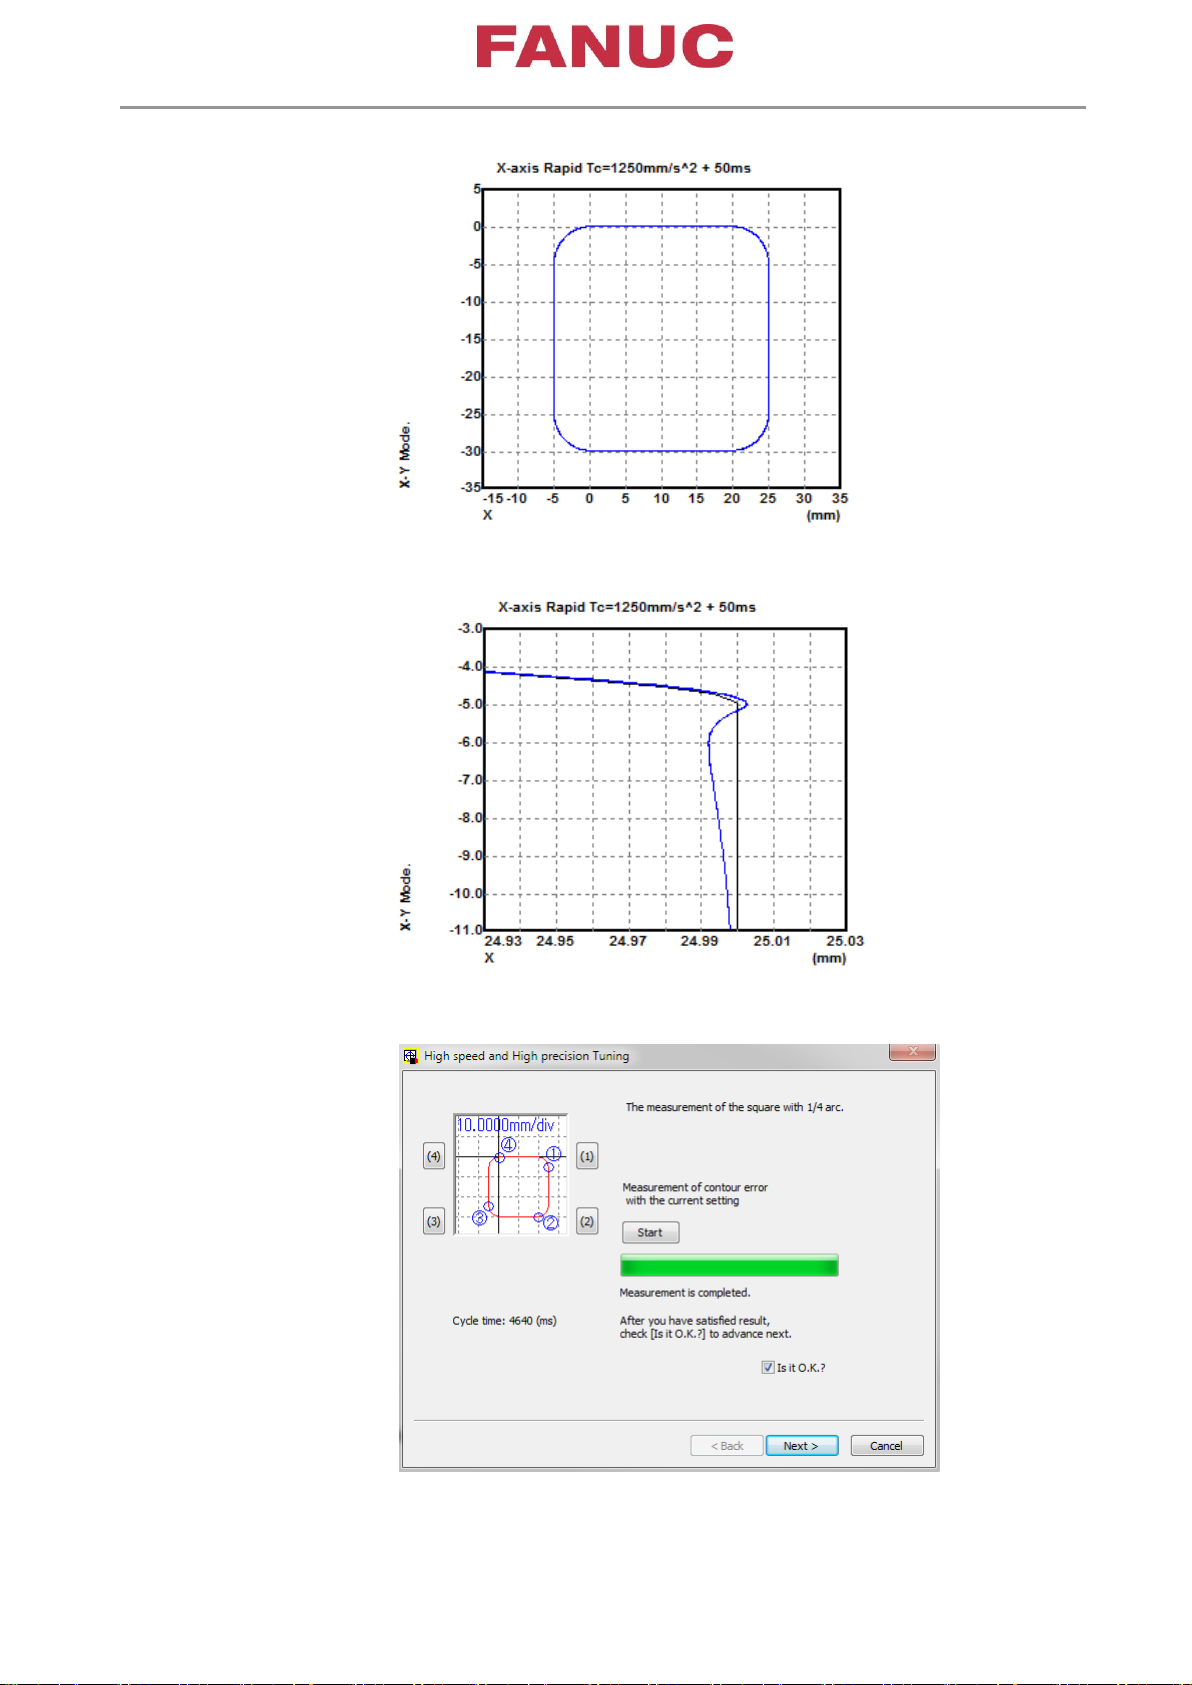
Настройка параметров функции высокоскоростной и высокоточной обработки
Инструкция безопасности
Выбор осей
Page 67

Page 67 of 79
Изменение/проверка программы
Измените значения ускорения с помощью ползунка, чтобы определить уровень выбора
условий обработки 1 (приоритет для скорости) и 10 (приоритет для точности)
Старт измерения
Page 68
Page 68 of 79
Результат измерения
Нажмите (1) (2) (3) или (4) для отображения отклонения контура в углах
Подтвердите, если результат ОК
Page 69

Page 69 of 79
Отображение измененных параметров
Page 70

Page 70 of 79
Unexpected disturbance torque detection
Автоматическое вычисление параметра "наблюдателя" (observer) (POA1),
коэффициента компенсации динамического трения и компенсации
динамического трения в остановленном состоянии.
Выполните операцию ускорения/торможения при движении оси назад и вперед на
основе рекомендуемых значений и функция автоматически вычислит уровень
"ошибки обнаружения крутящего момента возмущений" (Unexpected disturbance
torque detection).
Page 71
Page 71 of 79
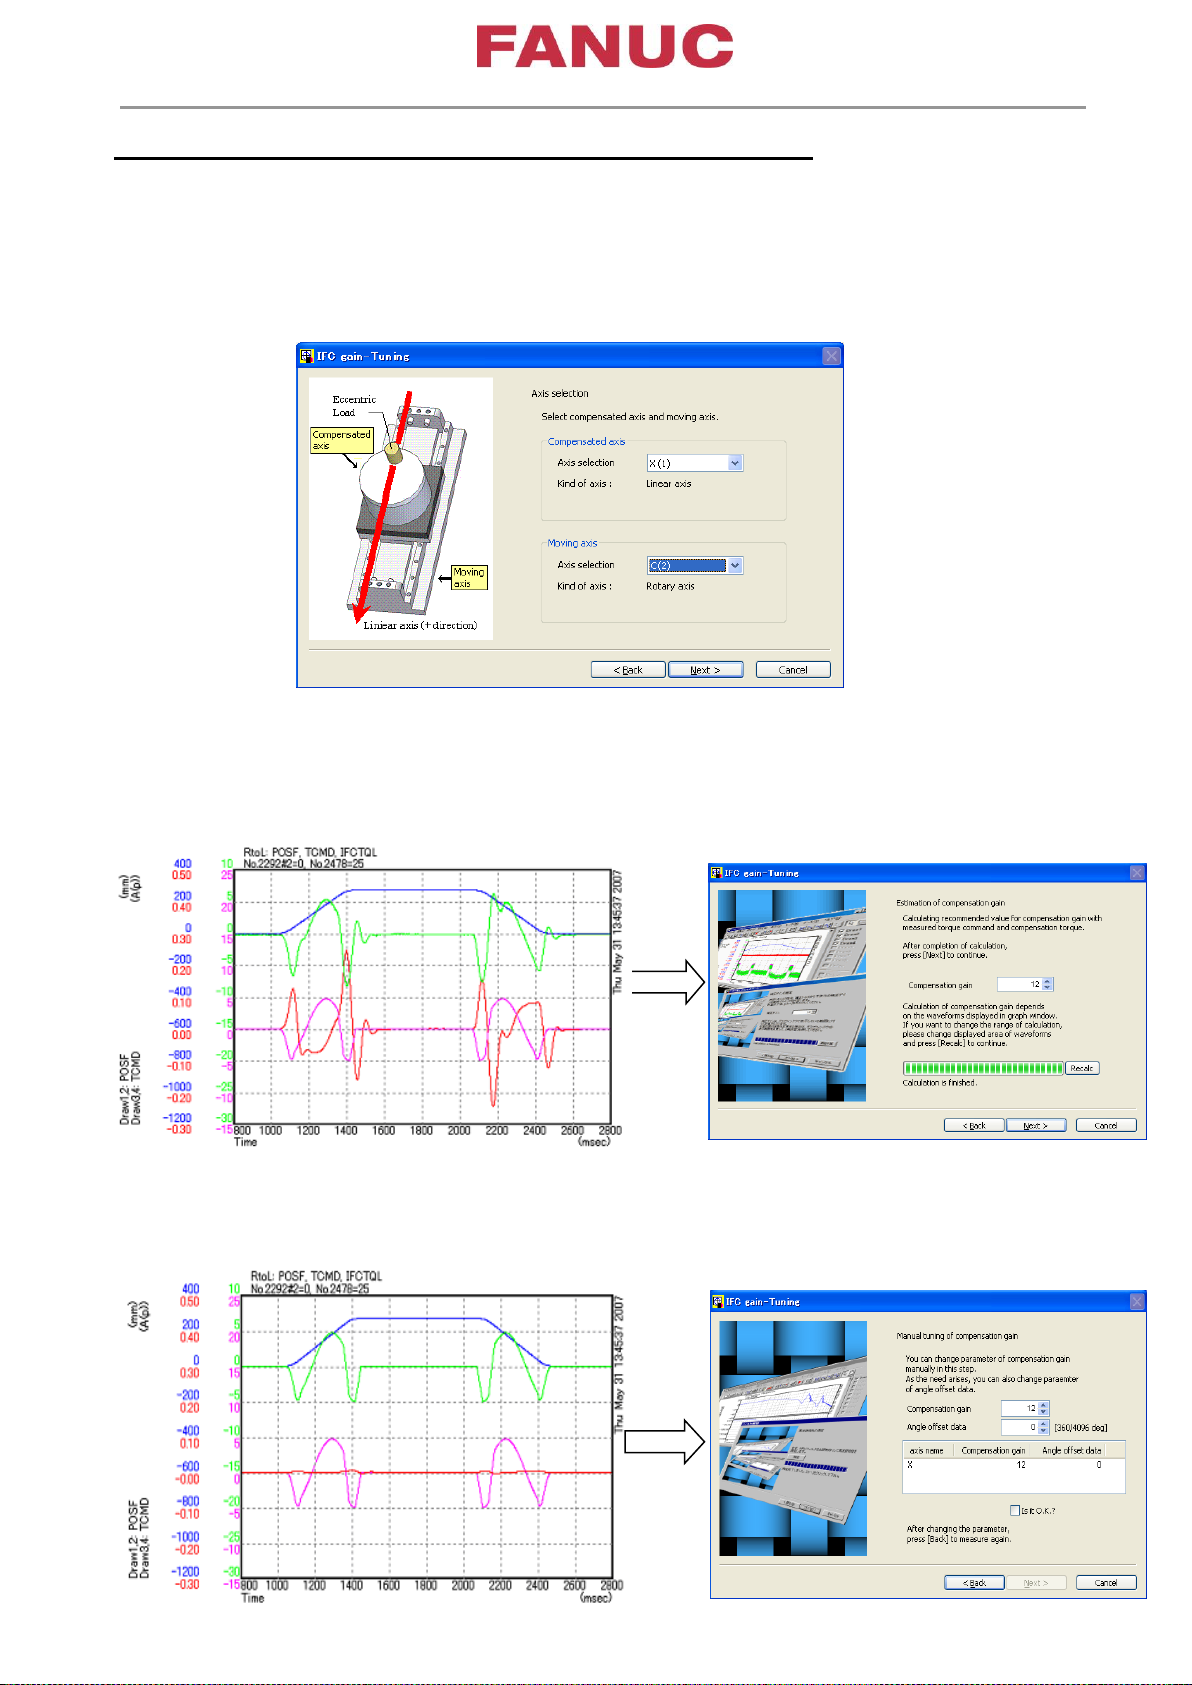
Interactive force compensation Компенсация интерактивных сил
Функция компенсации интерактивной силы подавляет эффект интерактивной силы,
создаваемой при перемещении оси вращения с эксцентрической нагрузкой. Tuning
Navigator может автоматически определять параметры функции компенсации
интерактивной силы, выполняя операцию округления на движущейся оси и оценивая
интерактивную силу, действующую между двумя осями, компенсированной и
движущейся осями.
Выполните операцию кругового перемещения на оси подачи и позвольте функции
автоматически рассчитать рекомендуемое усиление компенсации.
Выполните операцию кругового перемещения с рекомендованным усилением и
определите оптимальное усиление компенсации.
Page 72
Page 72 of 79
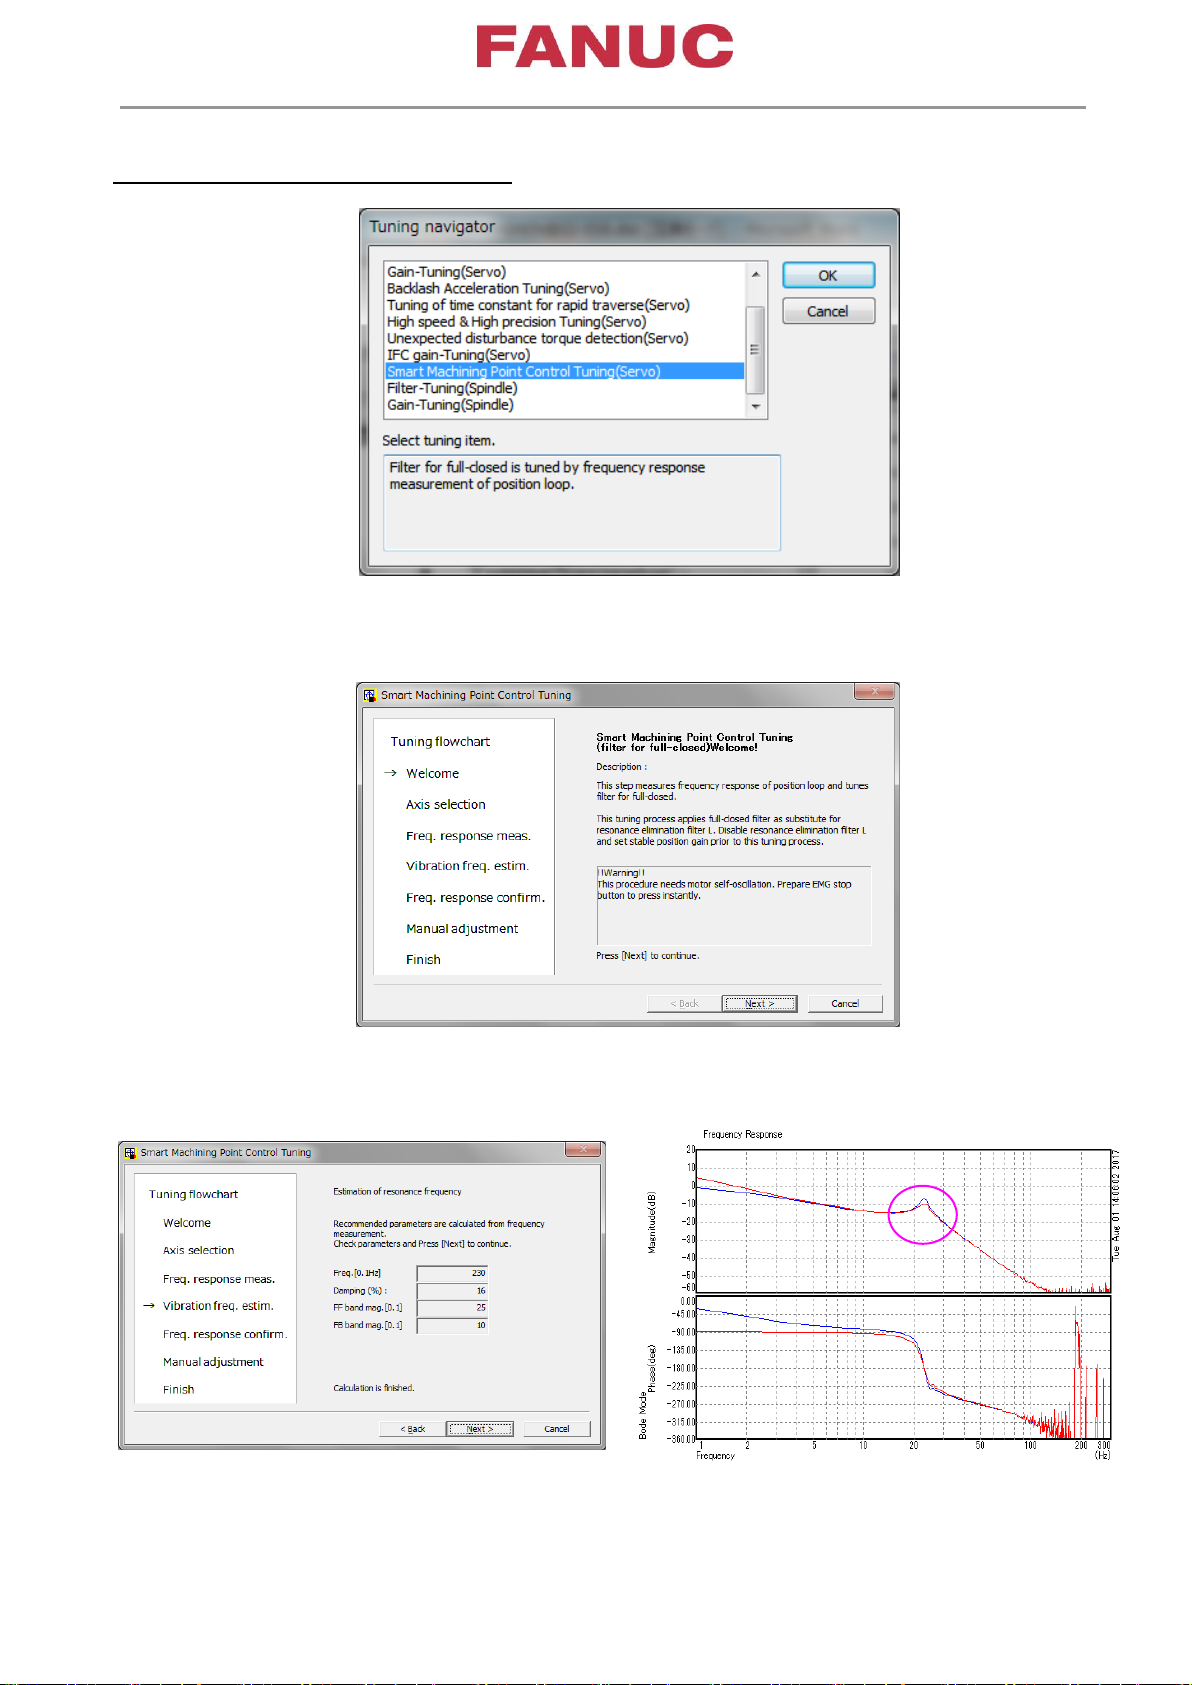
Smart machining point control Tuning
Советы по настройке
Расчет параметров после измерения частотного отклика
Частота вибрации
Page 73

Page 73 of 79
Ручная регулировка - подавление резонанса с помощью фильтра 23 Гц
Вид сигналов SPEED и ERR до и после настройки
Измененные параметры
Page 74
Page 74 of 79
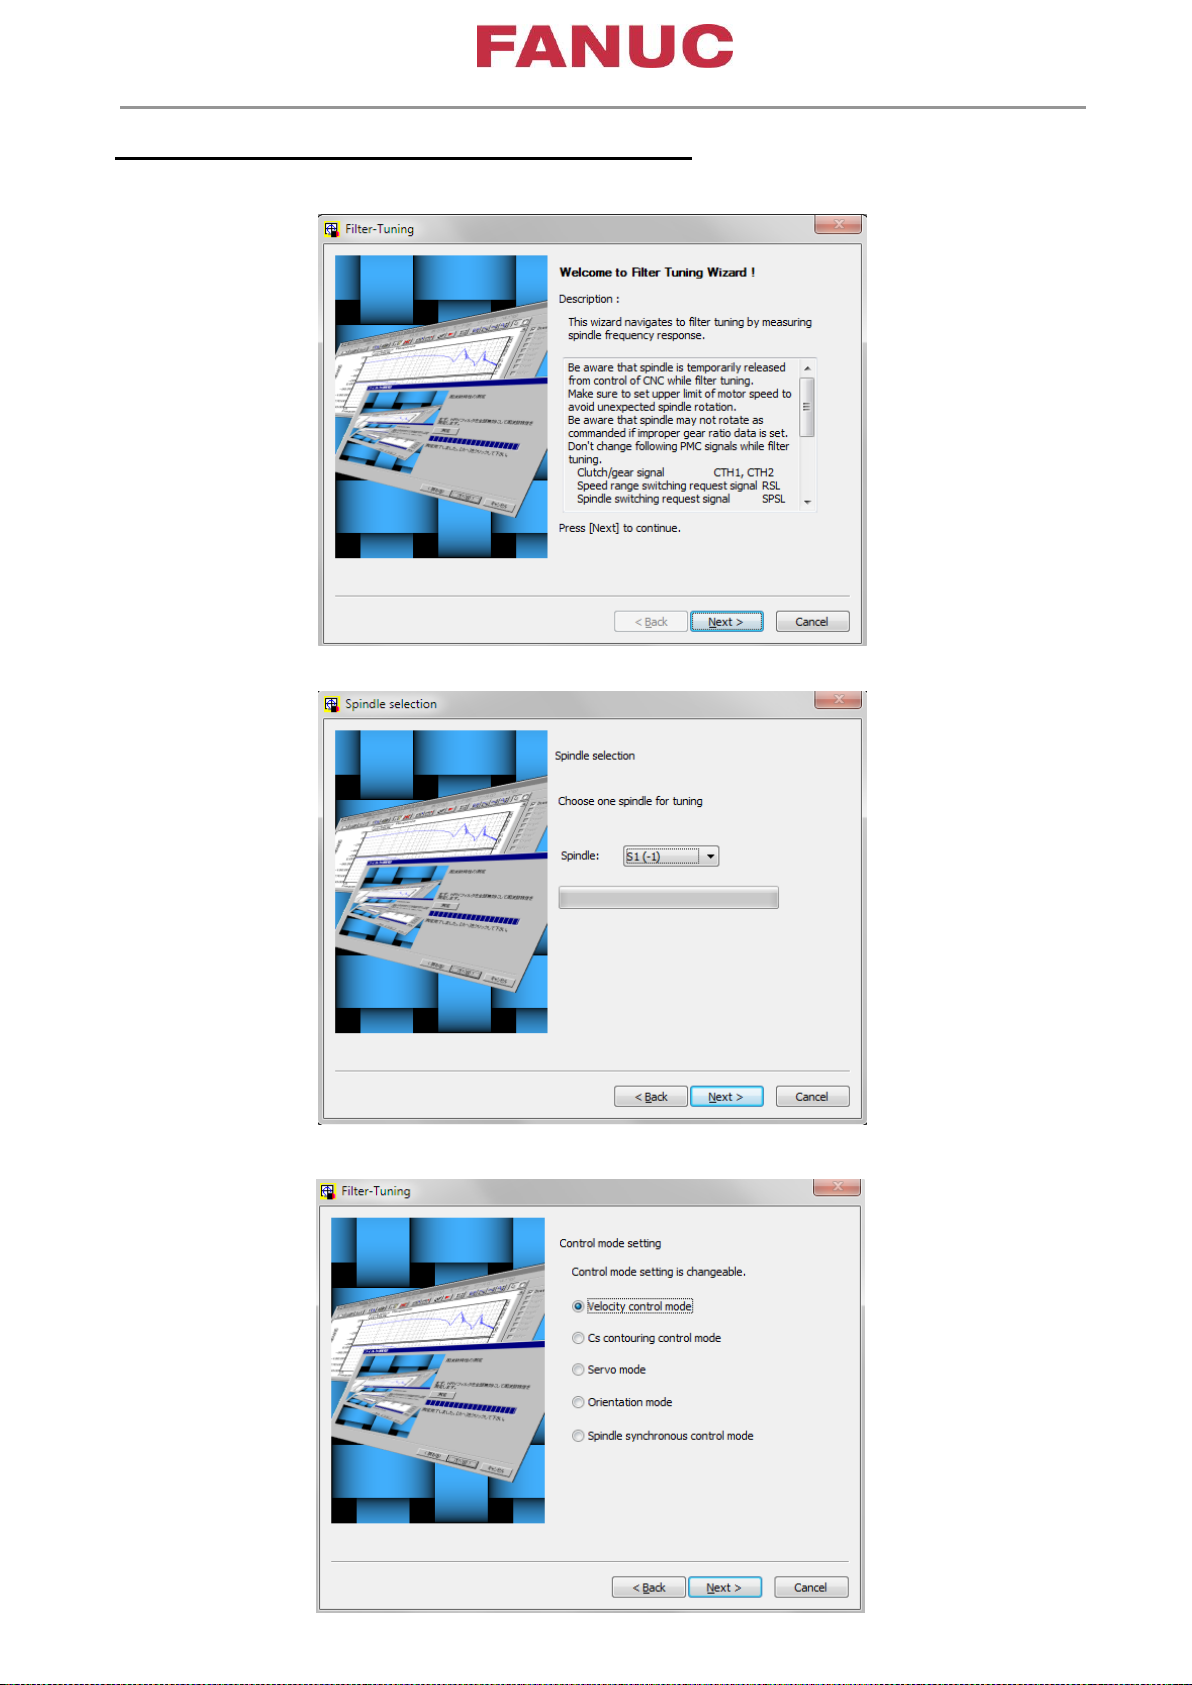
Настройка резонансного фильтра шпиндельной оси
Инструкции безопасности
Выбор шпинделя
Установка режима управления
Page 75
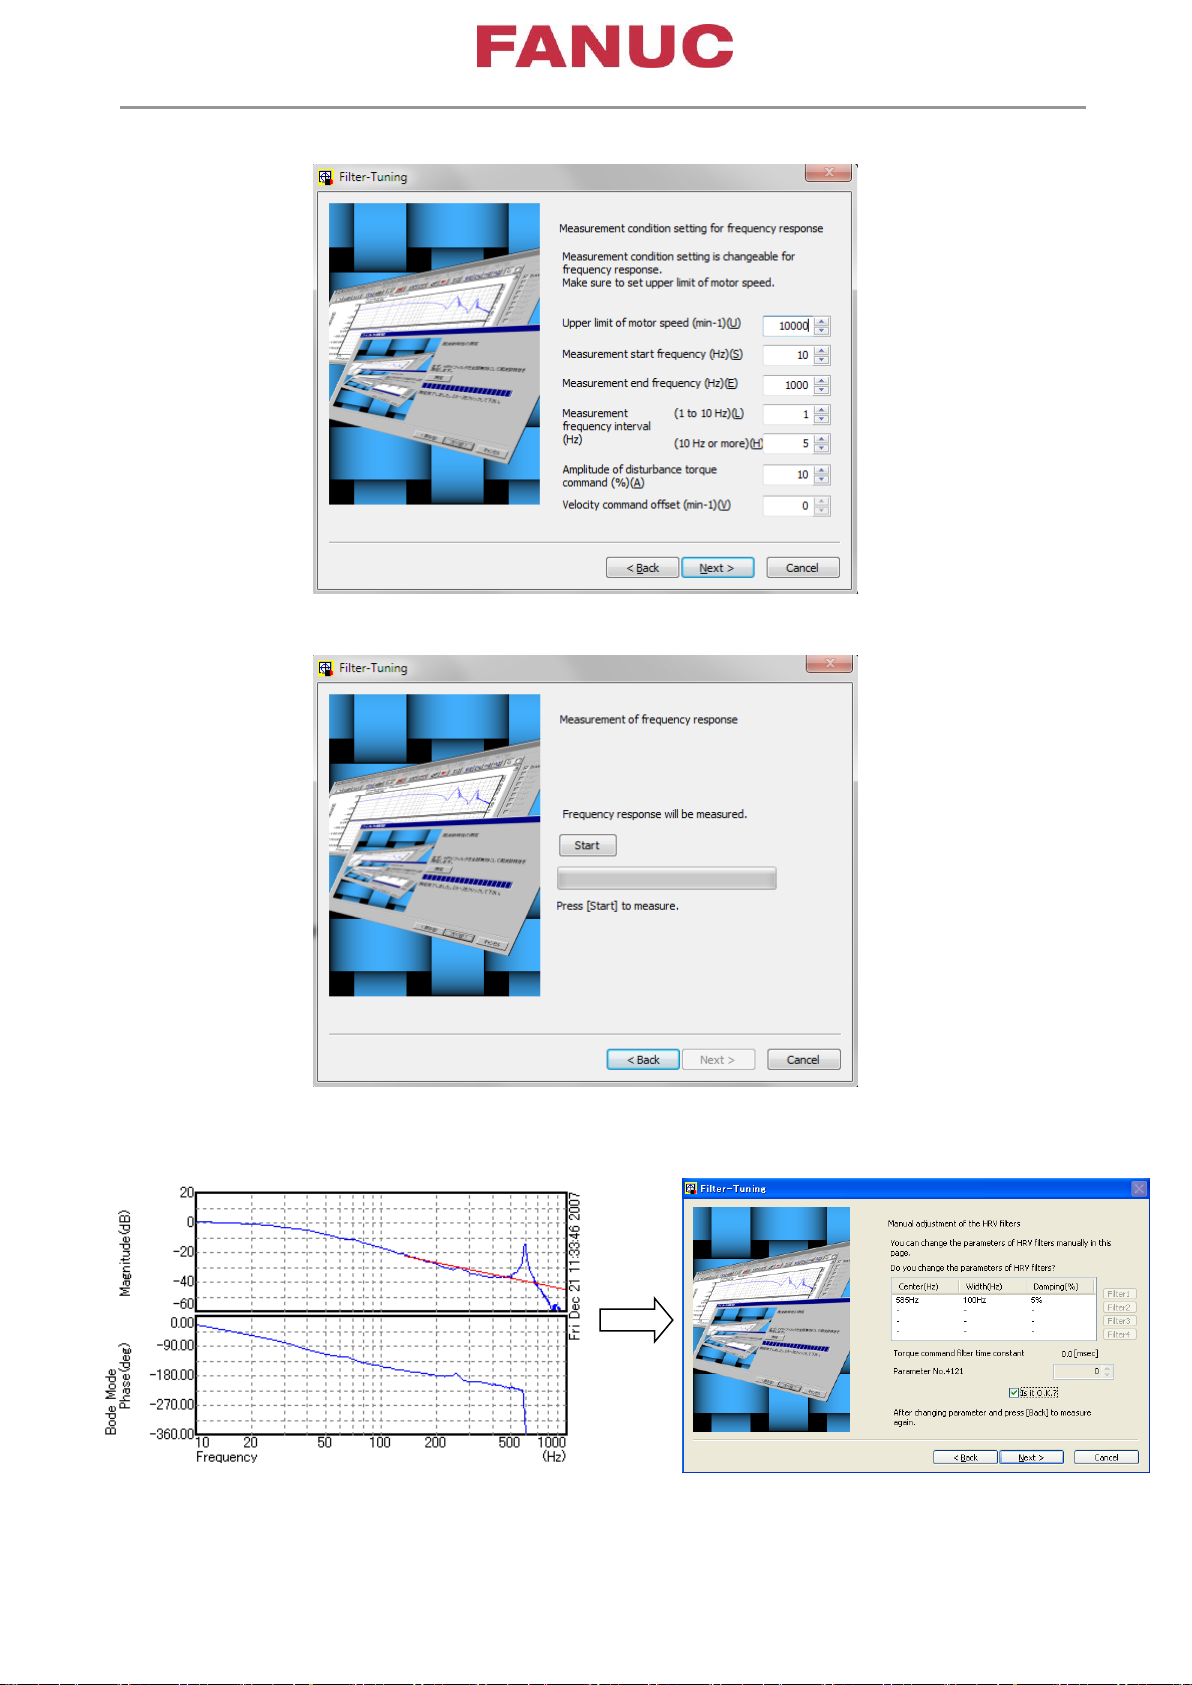
Page 75 of 79
Установка условий измерения
Старт измерения
Page 76

Page 76 of 79
Настройка усиления шпинделя
Выбор мотора
Для неизвестных моделей двигателей (также сторонних):
Стандартное усиление скорости рассчитывается по константам моторов из
паспорта
Page 77
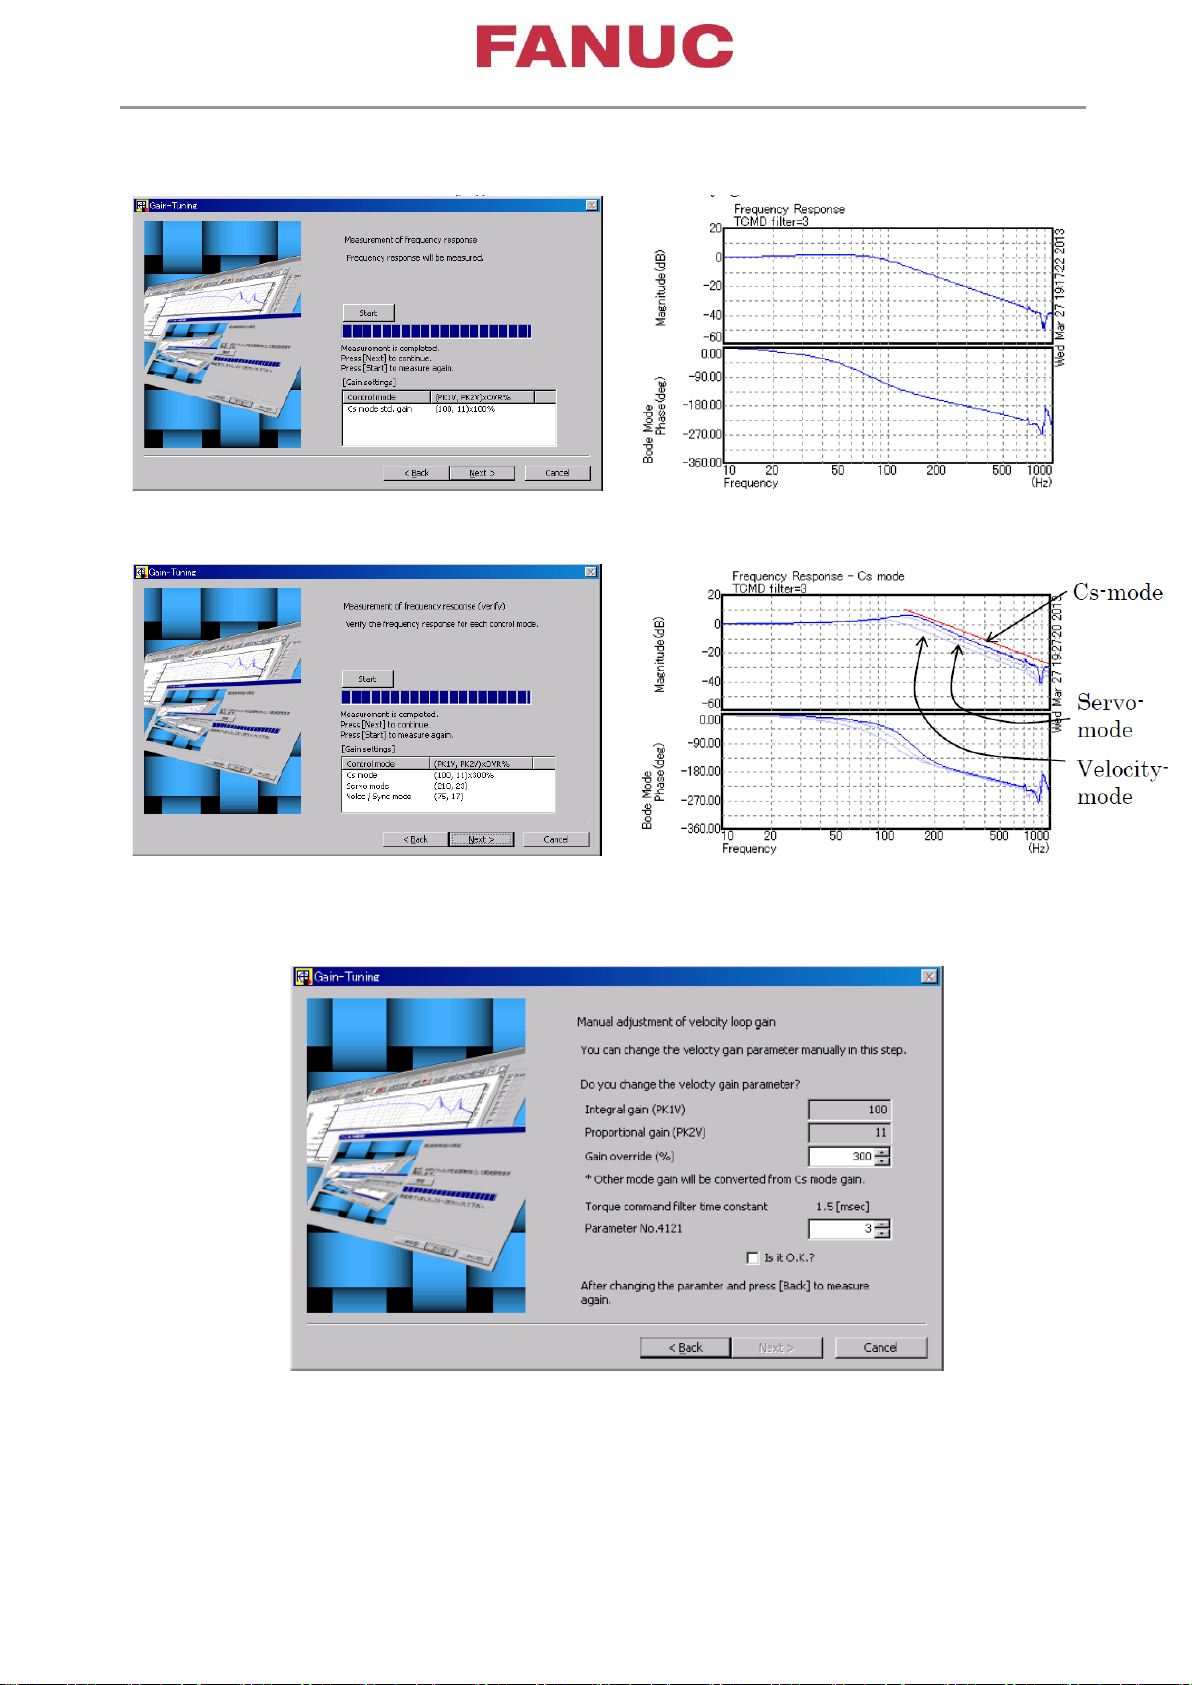
Page 77 of 79
Измерение начального усиления скорости (Стандартно в режиме Cs)
Подтверждение рекомендуемого усиления контура скорости для каждого режима
Ручная регулировка усиления контура скорости
Page 78
Page 78 of 79
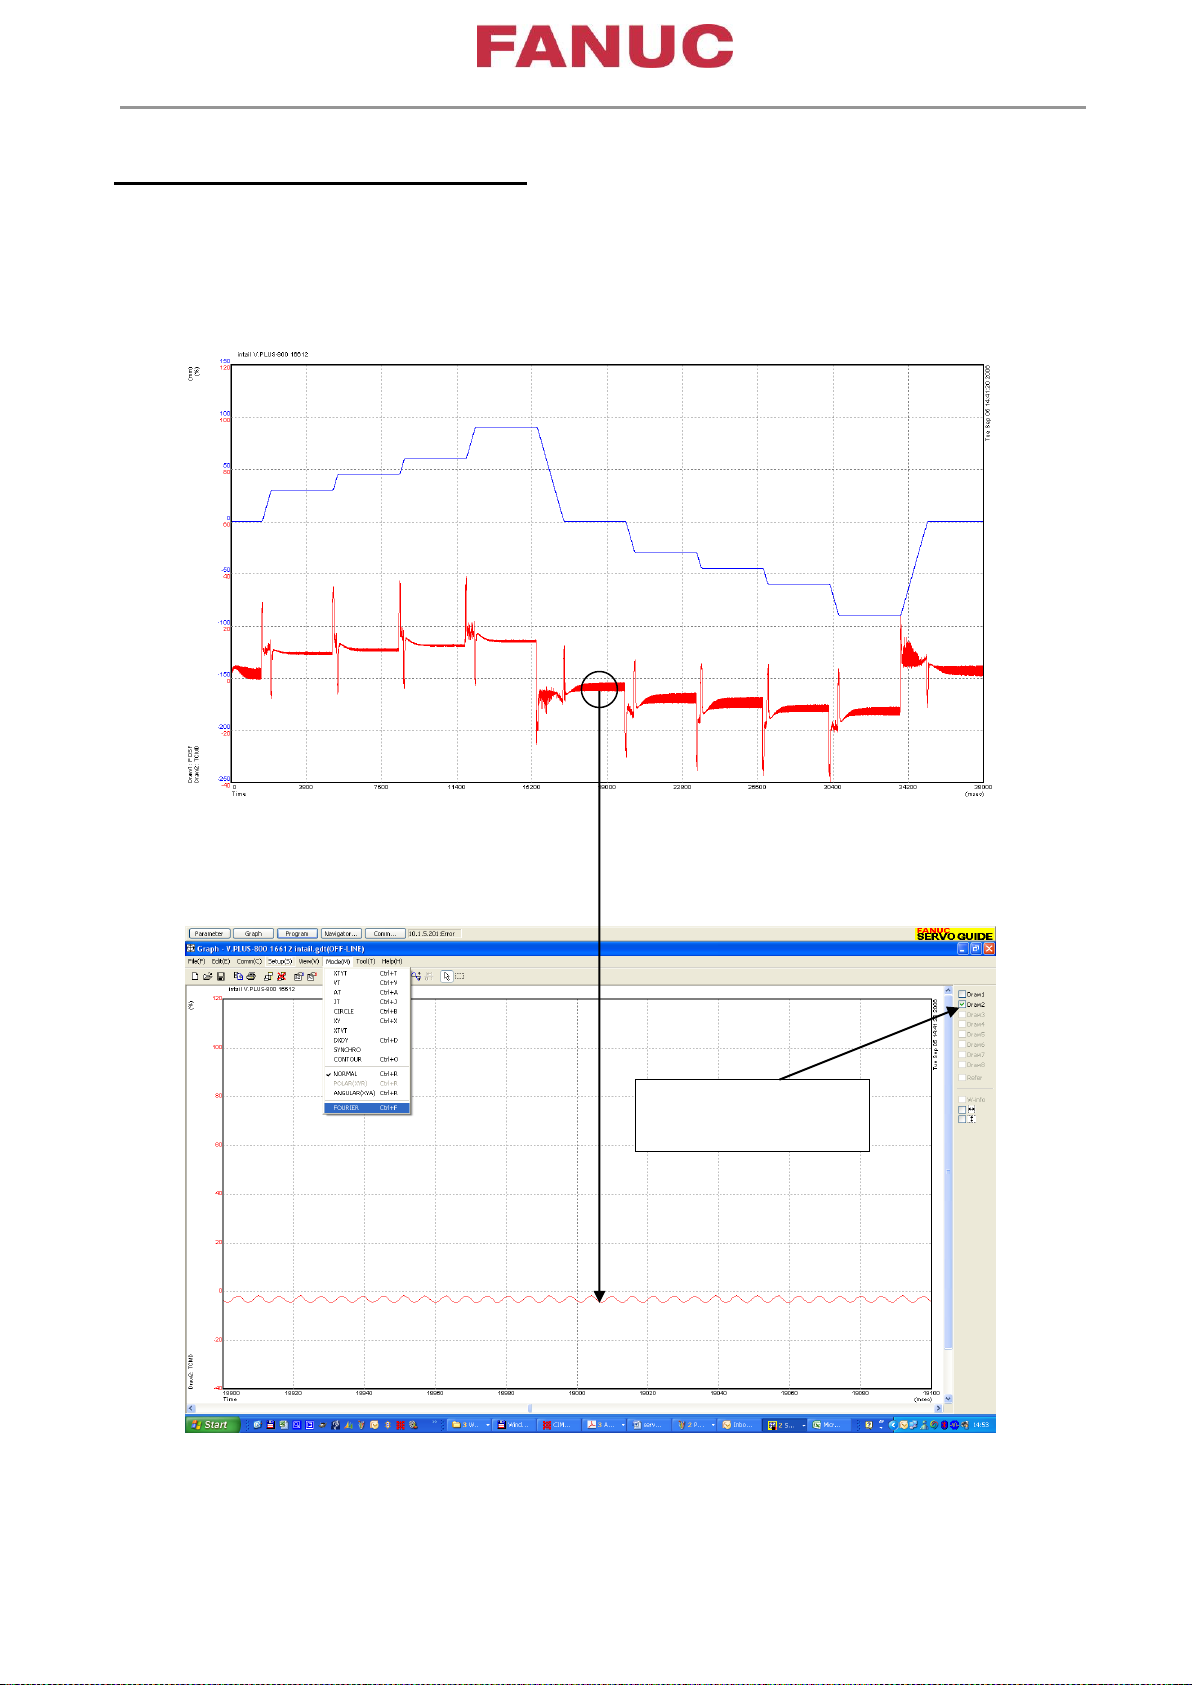
Поиск резонансной частоты вручную
Пример: вибрация в состоянии stop
Голубой: POSF (ОС по позиции)
Красный::TCMD (Задание момента)
Увеличение и масштабирование
1 деление = 20ms
Отобразите только
Draw 2 ( TCMD )
Page 79
Page 79 of 79
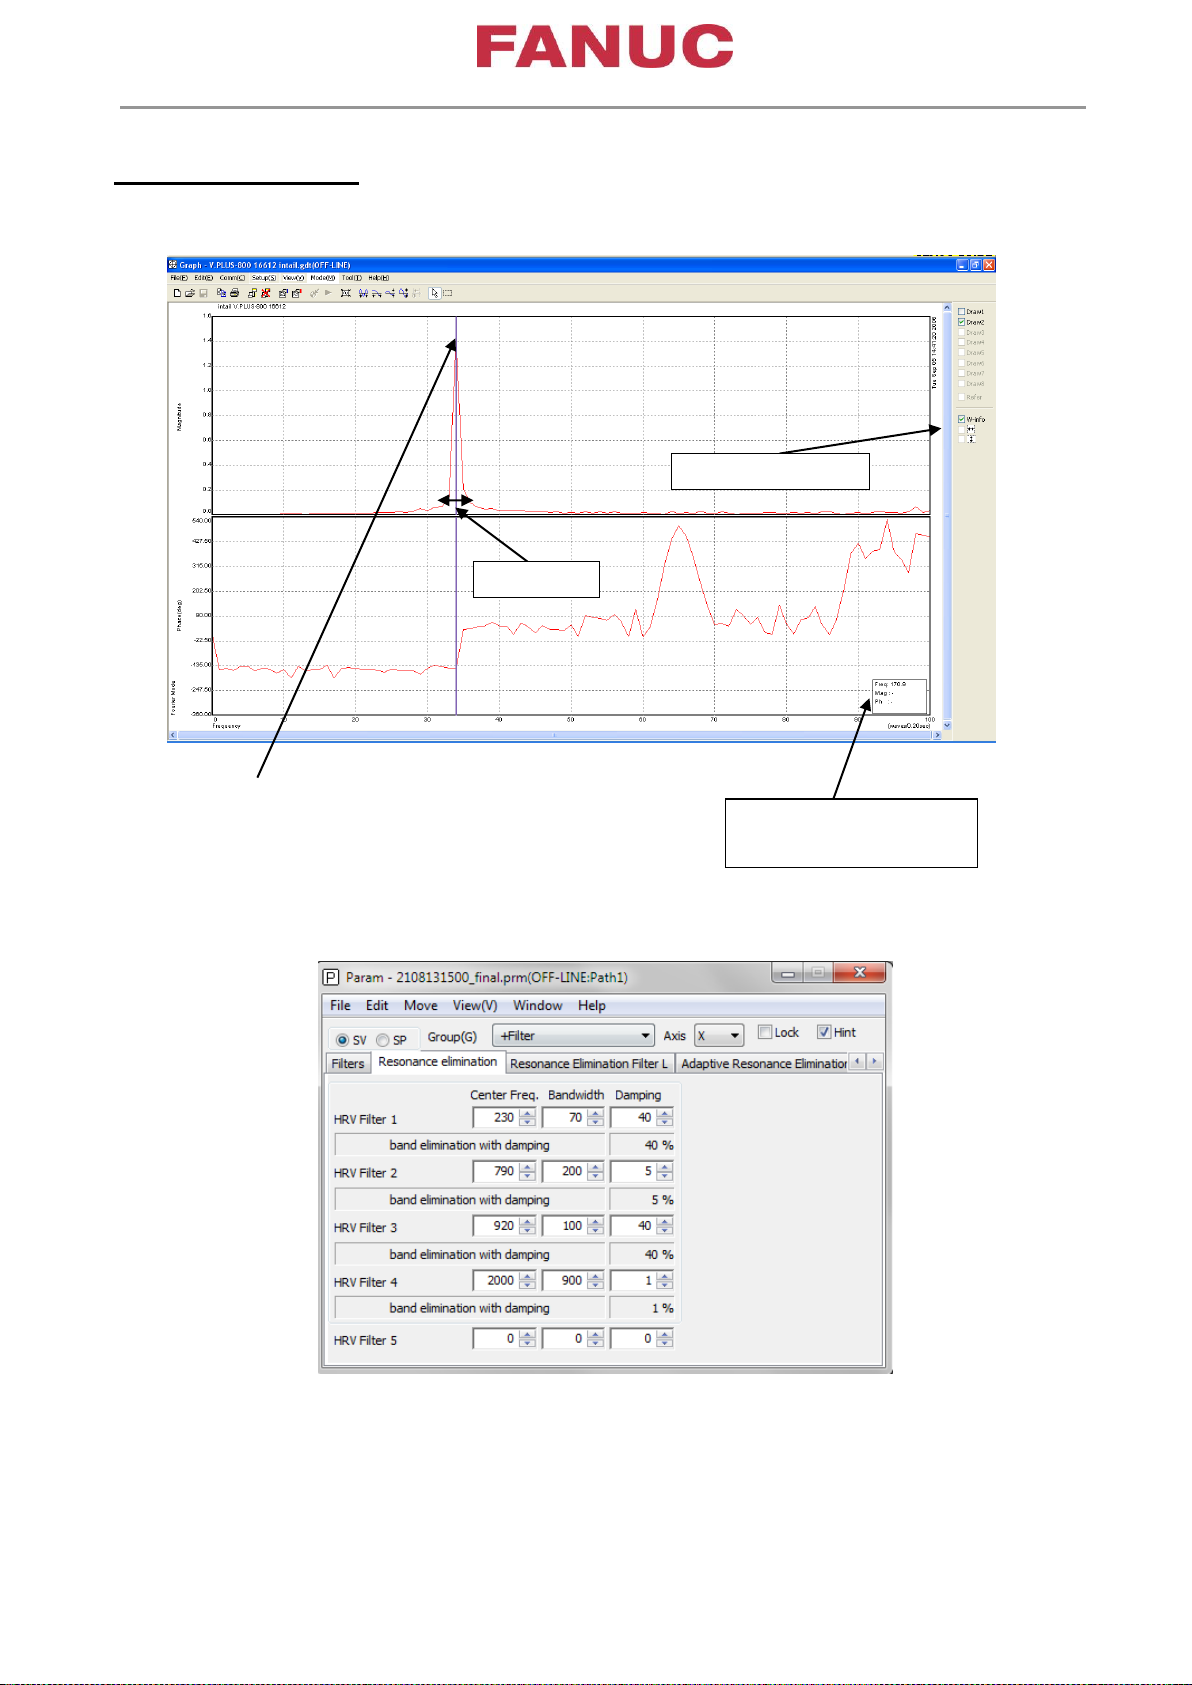
Режим Фурье ( Ctrl+F )
Вкл. W-Info
Полоса
пропускания
Переместите курсор на вершину (Центральная частота)
Проверьте полосу пропускания
Установите фильтр подавления резонансной частоты
Считайте резонансную
частоту (170 Hz)
 Loading...