

Page 1
SISTEMA CNC
OSP-P200M/P20M
OSP-P200M-R/P20M-R
MANUAL DE PROGRAMACIÓN
(5
a
edición)
N° pub. MS33-018-R5 septiembre 2007
Page 2
MS33-018 P-(i)
MEDIDAS DE SEGURIDAD
MEDIDAS DE SEGURIDAD
Eeoemm7pl001
La máquina está dotada de dispositivos de seguridad para proteger tanto al personal como a la
máquina de peligros causados por posibles accidentes imprevistos. Sin embargo, el operador no
deberá confiar exclusivamente en estos dispositivos, sino que deberá tener un completo cono-
cimiento de las normas de seguridad que se presentan en el manual para evitar que se produzcan
accidentes durante la operación.
Este manual de instrucciones y las señales de advertencia especificadas en la máquina cubren sólo
aquellos peligros que Okuma ha podido prever. Tenga en cuenta que no se cubren todos los peli-
gros posibles.
1. Precauciones al instalar la máquina
Eeoemm7pl002
(1) Preste atención a la fuente de alimentación primaria tal como sigue.
• La alimentación primaria no deberá tomarse de un panel de distribución que produzca
ruidos elevados (p. ej. soldador eléctrico o máquina de descarga eléctrica), ya que podría
causar el funcionamiento incorrecto de la unidad de CNC.
• En la medida de lo posible, conecte la máquina a tierra de manera independiente de otro
equipo. Si es necesario realizar una toma de tierra común, el otro equipo no deberá producir
(p. ej. soldador eléctrico o máquina de descarga eléctrica).
(2) Lugar de instalación
Al instalar el armario de control, tenga en cuenta lo siguiente.
•
Compruebe que la unidad de CNC no se exponga directamente a la luz del sol.
• Asegúrese de que el armario de control quede resguardado de salpicaduras de agua y
aceite, así como del alcance de virutas.
•
Verifique que ni el armario del control ni el panel de operaciones estén sujetos a vibraciones
excesivas o golpes.
•
El margen de temperatura ambiente permitida para el armario de control es de 5 a 40
°
C.
• La humedad ambiente admisible para el recinto de control es una humedad relativa entre
del 50% o menos a 40°C (sin condensación).
•
La altura máxima a la que puede utilizarse el armario de control es de 1000 m.
2. Comprobaciones antes de conectar la alimentación
Eeoemm7pl003
(1) Cierre todas las compuertas del armario de control y del panel de operaciones para impedir la
entrada de agua, virutas y polvo.
(2) Verifique que nadie se encuentre cerca de las piezas móviles de la máquina y que no existan
obstáculos alrededor de la máquina antes de iniciar la operación de la misma.
(3) Al conectar la alimentación, conecte en primer lugar el interruptor principal y luego el interruptor
CONTROL ON en el panel de operaciones.
Page 3
MS33-018 P-(ii)
MEDIDAS DE SEGURIDAD
3. Precauciones referentes a la operación
Eeoemm7pl004
(1) Tras conectar la alimentación, lleve a cabo una inspección y los ajustes necesarios según las
revisiones diarias a realizar descritas en este manual de instrucciones.
(2) Utilice herramientas de las dimensiones y tipo que se adapten al trabajo a realizar y a las espe-
cificaciones de la máquina. No utilice herramientas muy desgastadas, ya que podrían causar
accidentes.
(3) No toque el husillo ni la herramienta bajo ninguna circunstancia durante la graduación, ya que
el husillo podría girar: ello supone una situación de peligro.
(4) Compruebe que la pieza y la herramienta estén firmemente sujetas.
(5) No toque ninguna pieza ni herramienta mientras esté girando: ello supone una situación muy
peligrosa.
(6) No retire las virutas con la mano durante el mecanizado, ya que es el muy peligroso. Pare la
máquina y retire las virutas con un cepillo o una escoba.
(7) No haga funcionar la máquina si ha retirado alguno de los dispositivos de seguridad. No haga
funcionar la máquina si se ha retirado alguna cubierta a menos que sea necesario.
(8) Pare la máquina antes de montar o retirar una herramienta.
(9) No se acerque ni toque ninguna pieza en movimiento de la máquina durante la operación.
(10) No toque ningún interruptor ni botón con las manos mojadas, ya que es muy peligroso.
(11) Antes de accionar un interruptor o botón en el panel de operaciones, verifique que sea el cor-
recto.
4. Precauciones referentes al ATC (mecanismo de cambio
automático de la herramienta)
Eeoemm7pl005
(1) Las mordazas para sujetar la herramienta en el cargador, el husillo, etc. han sido diseñadas
para ofrecer una gran fiabilidad. Sin embargo es posible que una herramienta se suelte y caiga
en caso de producirse un accidente imprevisto, exponiéndole a una situación de peligro. No
toque ni se acerque al mecanismo ATC durante la operación del mismo.
(2) Revise y cambie las herramientas del cargador en el modo de interrupción manual del mismo.
(3) Retire las virutas adheridas al cargador a intervalos adecuados, ya que podrían producir fallos
operativos. No retire las virutas con aire comprimido, ya que ello empujaría las mismas al inte-
rior de la máquina.
(4) Si, por algún motivo, el ATC se detiene durante la operación y es necesario revisarlo sin
desconectar la alimentación, no lo toque, ya que podría moverse repentinamente.
5. Al finalizar la jornada laboral
Eeoemm7pl006
(1) Al finalizar la jornada laboral, limpie la zona alrededor de la máquina.
(2) Mueva el ATC, el APC y demás equipamiento a la posición de retroceso predeterminada.
(3) Desconecte la alimentación de la máquina antes de abandonar el puesto de trabajo.
(4) Al desconectar la alimentación, desconecte primero el interruptor CONTROL ON en el panel de
operaciones y luego el interruptor principal.
Page 4
MS33-018 P-(iii)
MEDIDAS DE SEGURIDAD
6. Precauciones durante el mantenimiento y en caso de que
surjan problemas
Eeoemm7pl007
Tenga en cuenta lo abajo expuesto al realizar el mantenimiento o al comprobar la causa de un prob-
lema para evitar accidentes imprevistos y daños en la máquina.
(1) En caso de que surja algún problema, pulse el botón de parada de emergencia en el panel de
operaciones para parar la máquina.
(2) Consulte con el responsable de mantenimiento qué medidas deben tomarse para solucionar el
problema.
(3) Si dos o más personas deben trabajar conjuntamente, establezcan señales de comunicación
para garantizar la seguridad antes de proceder al paso siguiente.
(4) Use sólo las piezas de repuesto y los fusibles especificados.
(5) Desconecte la alimentación antes de iniciar la revisión o el cambio de piezas.
(6) En caso de desmontar piezas durante la revisión o la reparación, móntelas de nuevo en su
lugar correspondiente y fíjelas con los tornillos o elementos adecuados.
(7) Al realizar inspecciones utilizando instrumentos de medición (p. ej. comprobación de la ten-
sión), verifique que los mismos estén correctamente calibrados.
(8) No guarde materiales combustibles ni metales dentro del armario de control ni en la caja de
bornes.
(9) Compruebe que los cables y los hilos metálicos no presenten daños, ya que de lo contrario
podrían producir fugas de corriente y descargas eléctricas.
(10) Mantenimiento en el interior del armario de control
a) Desconecte el interruptor principal antes de abrir la puerta del armario de control.
b) Después de desconectar el interruptor principal puede permanecer una carga residual en la
unidad de accionamiento MCS (servo/husillo), por lo que sólo el personal técnico está autor-
izado para realizar operaciones en estas unidades. Incluso en ese caso deberán seguirse
las siguientes medidas de precaución:
•
Unidad de accionamiento MCS (servo/husillo)
La tensión residual se descarga dos minutos después de desconectar el interruptor prin-
cipal.
c) El armario de control contiene la unidad de CN. La unidad de CN dispone de un circuito
impreso cuya memoria almacena los programas de mecanizado, parámetros, etc. Con el fin
de asegurar que el contenido de la memoria se mantiene aún en el caso de que se
desconecte la corriente, la memoria dispone de una batería. Si las tarjetas de circuito
impreso no se tratan correctamente, el contenido de la memoria puede perderse, por lo que
sólo personal técnico tendrá la autorización necesaria para su manejo.
(11) Revisión periódica del armario de control
a) Limpieza de la unidad refrigerante
La unidad refrigerante en la puerta del armario de control evita que la temperatura aumente
excesivamente en el interior del mismo, mejorando la eficacia de la unidad de CN. Com-
pruebe lo siguiente cada tres meses:
•
¿Funciona el motor del ventilador en el interior de la unidad refrigerante?
El motor está en estado normal si se produce una corriente de aire importante pro-
cedente de la unidad.
•
¿Se ha obstruido la toma de aire externa?
Si está obstruida, límpiela con aire comprimido.
Page 5
MS33-018 P-(iv)
MEDIDAS DE SEGURIDAD
7. Medidas generales de precaución
Eeoemm7pl008
(1) Mantenga la zona alrededor de la máquina limpia y ordenada.
(2) Lleve ropa adecuada para trabajar y siga las instrucciones de otros operadores con más expe-
riencia.
(3) Asegúrese de que ni la ropa ni el pelo puedan engancharse en la máquina. Los operadores de
la máquina deberán llevar equipo de protección, p. ej. calzado de seguridad y gafas de protec-
ción.
(4) Los operadores de la máquina deberán leer detenidamente el manual de instrucciones y confir-
mar el procedimiento a seguir antes de iniciar la operación.
(5) Conozca la ubicación del botón de parada de emergencia para poder accionarlo inmediata-
mente en cualquier momento y desde cualquier punto.
(6) No se introduzca en el panel de control, el transformador, el motor, etc., ya que contienen
bornes de alta tensión y otros componentes de alto riesgo.
(7) Si dos o más personas deben trabajar conjuntamente, establezcan señales de comunicación
para garantizar la seguridad antes de proceder al paso siguiente.
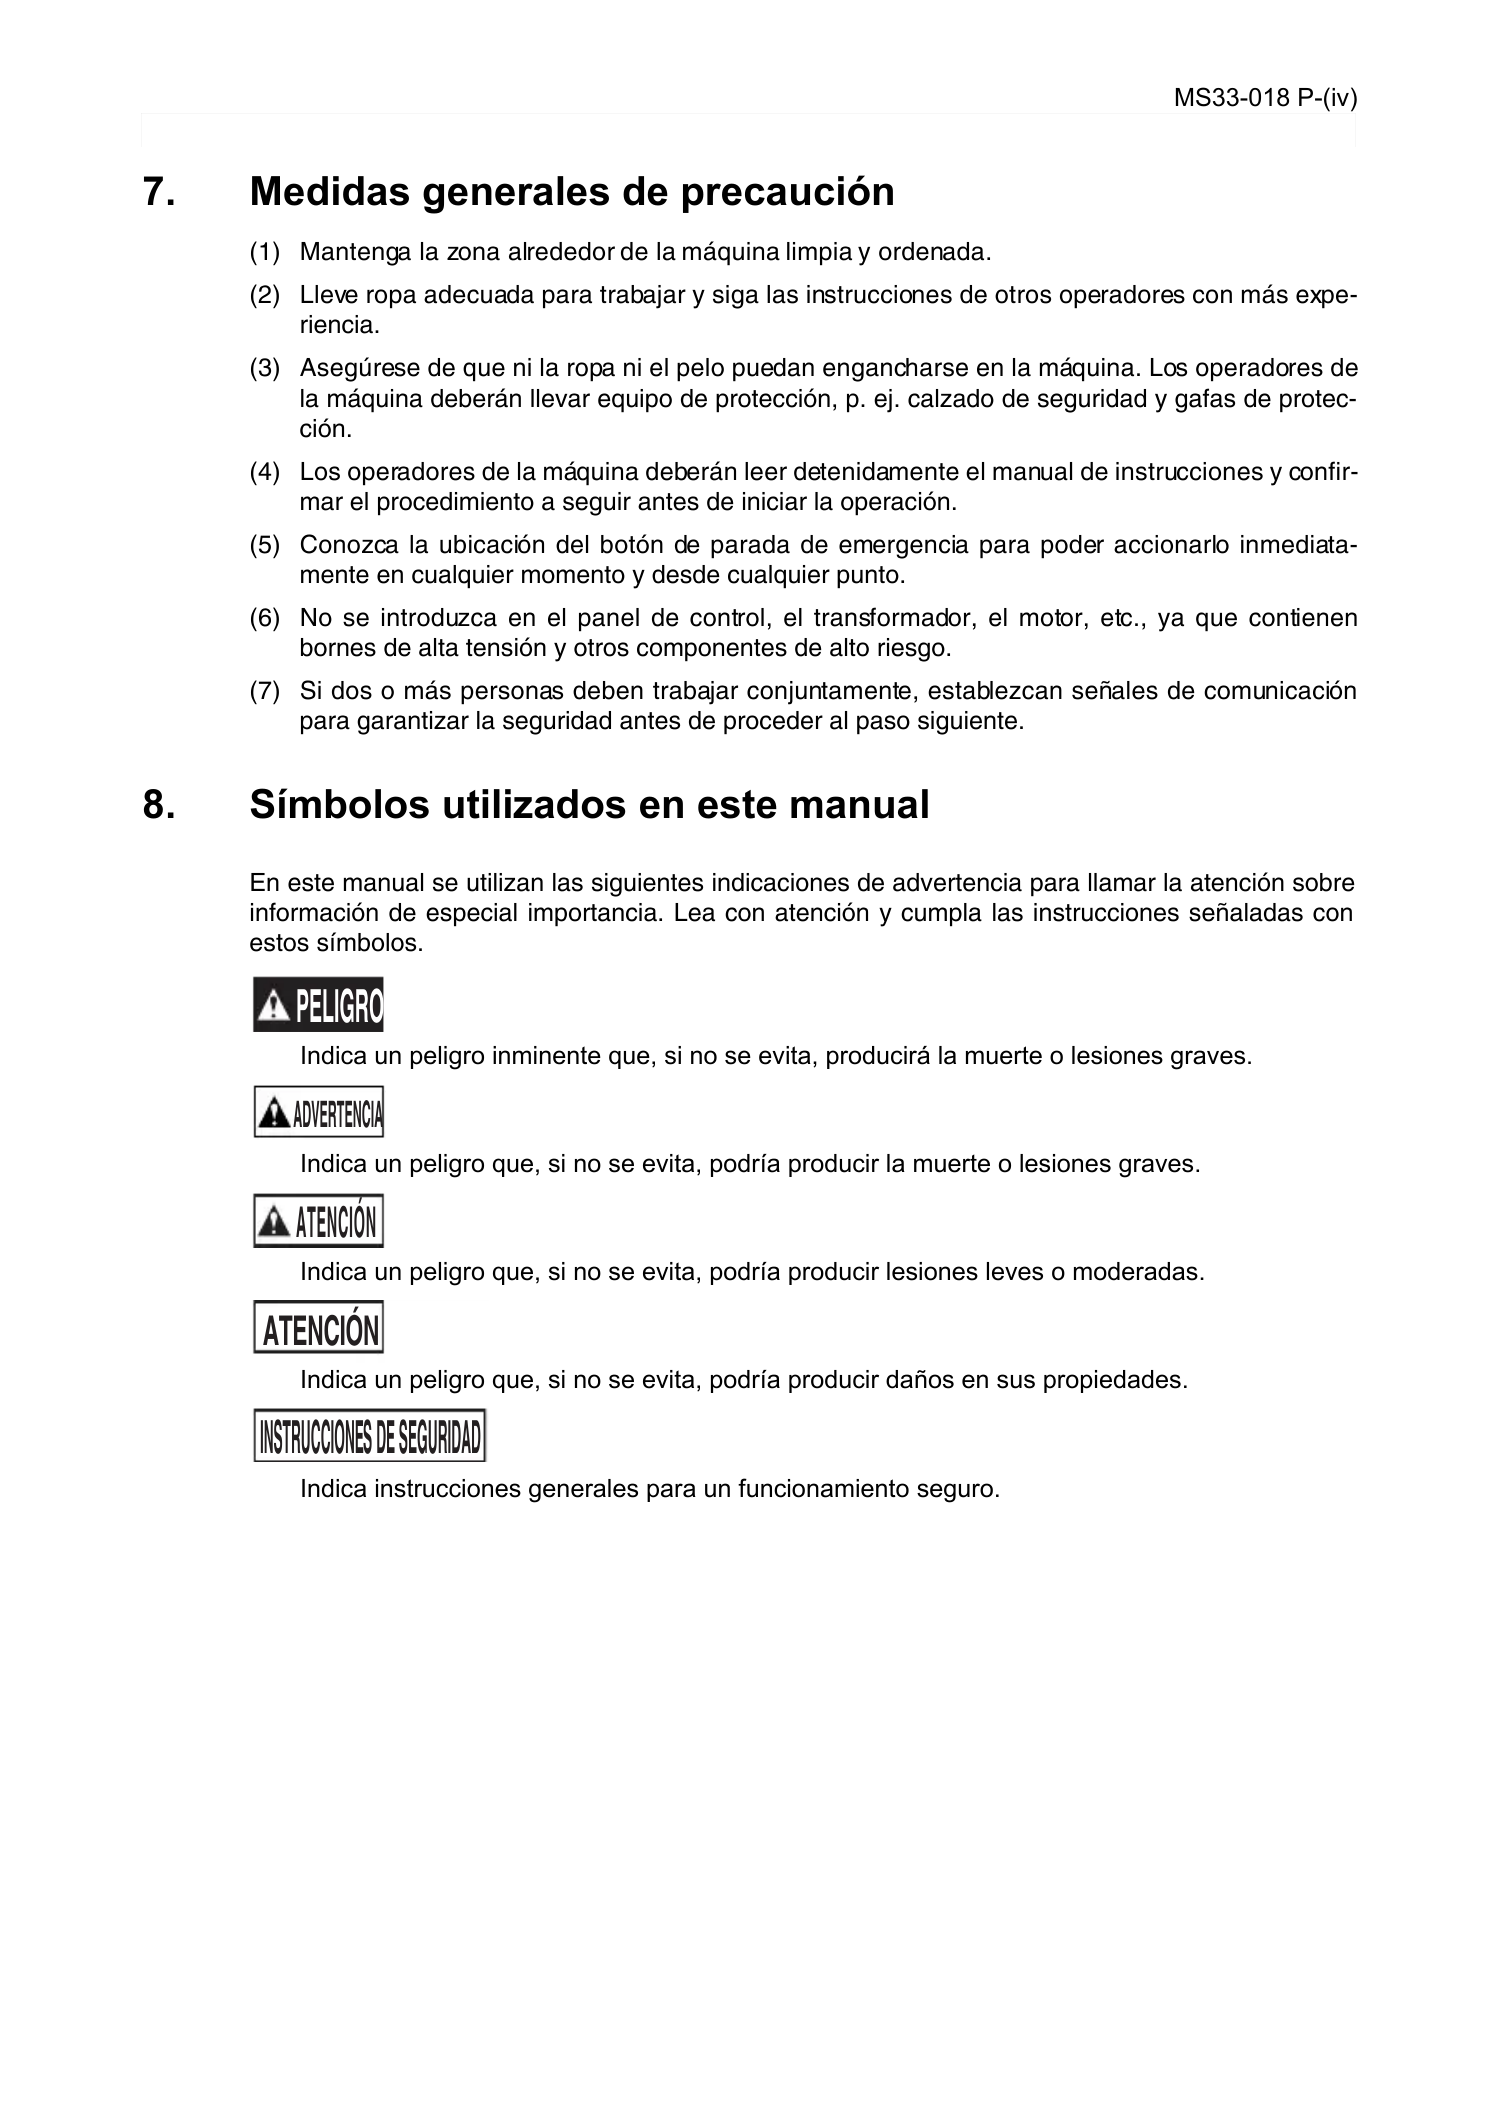
8. Símbolos utilizados en este manual
Eeoemm7pl009
En este manual se utilizan las siguientes indicaciones de advertencia para llamar la atención sobre
información de especial importancia. Lea con atención y cumpla las instrucciones señaladas con
estos símbolos.
Indica un peligro inminente que, si no se evita, producirá la muerte o lesiones graves.
Indica un peligro que, si no se evita, podría producir la muerte o lesiones graves.
Indica un peligro que, si no se evita, podría producir lesiones leves o moderadas.
Indica un peligro que, si no se evita, podría producir daños en sus propiedades.
Indica instrucciones generales para un funcionamiento seguro.
PELIGRO
ADVERTENCIA
ATENCIÓN
ATENCIÓN
INSTRUCCIONESDESEGURIDAD
Page 6
MS33-018 P-(i)
INTRODUCCIÓN
INTRODUCCIÓN
Eeoemm7an001
Le agradecemos que haya elegido nuestro sistema de CN. Este sistema de CN es un CNC expansi-
ble con varias características. Las características principales del sistema CN se describen a contin-
uación.
(1) Compacto y de gran fiabilidad
El sistema CNC se ha hecho compacto y altamente fiable debido a su tecnología de hardware
avanzada, que incluye placas de ordenador equipadas con microprocesadores de alta
velocidad, enlace de E/S y servoenlace. El “software variable” está concebido como filosofía
técnica de los OSP con soporte de memoria flash. Se pueden añadir funciones al sistema CNC
después del suministro según sea necesario.
(2) Paneles de operaciones de CN
Se ofrecen los siguientes tipos de paneles de operaciones de CN para facilitar el uso:
• Paneles de operaciones planos a color (horizontales)
•
Paneles de operaciones planos a color (verticales)
En algún modelo puede no utilizarse alguno de los tipos arriba mencionados.
(3) Funciones de gestión del mecanizado
Estas funciones contribuyen al funcionamiento eficaz del sistema de CNC y mejoran el prove-
cho de la producción a pequeña escala de varios productos y la producción a escala variable
de variedades. A continuación se describen las principales funciones del control.
a) Reducción del tiempo de ajuste
Al aumentar la producción a pequeña escala, los datos de mecanizado deben ajustarse con
mayor frecuencia. La operación simplificada por archivos facilita el trabajo en esos casos.
Los documentos necesarios para el ajuste (p. ej. instrucciones de trabajo) se visualizan en
el sistema de CNC para eliminar la necesidad de controlar diagramas y reducir el tiempo de
ajuste.
b) Monitor del estado de producción
El progreso y el estado de la operación pueden comprobarse a tiempo real en la pantalla del
sistema de CNC.
c) Reducción del tiempo de resolución de problemas
La información necesaria para solucionar problemas está rápidamente disponible.
(4) Funciones de ayuda
Al activarse una alarma, pulse la tecla de ayuda para visualizar el contenido de la misma.
De este modo pueden tomarse las medidas necesarias para desactivar la alarma con rapidez.
Para conseguir el máximo rendimiento del sistema de CNC, lea minuciosamente y comprenda este
manual de instrucciones antes de iniciar la operación.
Guarde este manual al alcance del operador para poderlo consultar cuando sea necesario.
Pantallas
Los distintos modelos disponen de pantallas distintas. Por tanto, las pantallas utiliza-
das en su sistema de CNC pueden variar de las mostradas en este manual.
Page 7
MS33-018 P-(i)
INDICE
INDICE
SECCIÓN 1 CONFIGURACIONES DEL PROGRAMA ................................................1
1. Tipos de programas y extensiones............................................................................................... 1
2. Nombre del programa................................................................................................................... 2
3. Nombre de secuencia................................................................................................................... 3
4. Formato del programa .................................................................................................................. 3
4-1. Configuración de palabra ...................................................................................................... 3
4-2. Configuración de bloque........................................................................................................ 4
4-3. Programa............................................................................................................................... 4
4-4. Extensión programable de los caracteres de dirección ......................................................... 5
5. Funciones de la operación matemática........................................................................................ 6
6. Salto de bloque opcional .............................................................................................................. 8
7. Función de ramificación de programa (opcional).......................................................................... 9
8. Función Comentar (Control ON/OFF)........................................................................................... 9
9. Función de mensaje (opcional)................................................................................................... 10
10.Métodos de operación y capacidad de la memoria de almacenaje del programa...................... 10
SECCIÓN 2 COMANDOS Y SISTEMAS DE COORDENADAS.................................13
1. Sistemas de coordenadas .......................................................................................................... 13
1-1. Valores y sistemas de coordenadas.................................................................................... 13
1-2. Punto cero de la máquina y sistema de coordenadas de la máquina ................................. 13
1-3. Sistema de coordenadas de trabajo.................................................................................... 14
1-4. Sistema de coordenadas local ............................................................................................ 14
2. Órdenes de coordenadas ........................................................................................................... 15
2-1. Ejes controlados numéricamente ........................................................................................ 15
2-2. Sistemas de unidades ......................................................................................................... 16
2-3. Órdenes de límite de desplazamiento (G22, G23) (Opcional) ............................................ 21
2-4. Orden de posición original (G30)......................................................................................... 23
2-5. Comandos absolutos y de incremento (G90, G91) ............................................................. 24
2-6. Comando de nuevo cálculo de coordenadas (G97) ............................................................ 25
SECCIÓN 3 FUNCIONES DE AVANCE.....................................................................26
1. Avance rápido............................................................................................................................. 26
2. Avance de corte.......................................................................................................................... 26
2-1. Avance por minuto (G94) .................................................................................................... 26
2-2. Avance por revolución (G95)............................................................................................... 26
2-3. Función de avance de dígito F1 (Opcional)......................................................................... 27
3. Función de comprobación de parada exacta (G09, G61, G64).................................................. 28
4. Aceleración y desaceleración automática .................................................................................. 29
Page 8
MS33-018 P-(ii)
INDICE
5. Comprobación de error sucesivo................................................................................................ 30
6. Posicionamiento (G00) ............................................................................................................... 31
7. Posicionamiento unidireccional (G60) ........................................................................................ 32
8. Interpolación lineal (G01)............................................................................................................ 33
9. Selección de plano (G17, G18, G19).......................................................................................... 34
10.Interpolación circular (G02, G03)................................................................................................ 36
11.Corte helicoidal (G02, G03) (Opcional) ...................................................................................... 39
SECCIÓN 4 FUNCIONES INTRODUCTORIAS .........................................................40
1. Orden de parada breve (G04) .................................................................................................... 40
2. Imagen en espejo programable (G62) (Opcional) ...................................................................... 41
3. Selección del sistema de coordenadas de trabajo (G15, G16) .................................................. 43
4. Cambio del sistema de coordenadas de trabajo (G92) .............................................................. 44
5. Comprobación del sistema de unidades (G20, G21) (Opcional)................................................ 44
6. Funciones de conversión del sistema de coordenadas (opcional)............................................. 45
6-1. Desplazamiento paralelo y giro de los sistemas de coordenadas (G11, G10).................... 45
6-2. Función de copia (COPIAR, COPYE) ................................................................................. 47
7. Función de ampliación/reducción de la geometría de la pieza de trabajo (G51, G50)
(Opcional) ................................................................................................................................... 49
SECCIÓN 5 FUNCIONES S, T y M............................................................................51
1. Funciones de código S (funciones de husillo) ............................................................................ 51
2. Función de código T ................................................................................................................... 51
3. Función de código M (Función auxiliar)...................................................................................... 52
3-1. Ejemplos de códigos M ....................................................................................................... 52
SECCIÓN 6 FUNCIONES DE DECALAJE.................................................................55
1. Función de decalaje de la longitud de la herramienta (G53-G59) .............................................. 55
2. Compensación del radio de la cuchilla (G40, G41, G42) ........................................................... 56
2-1. Función de compensación del radio de la cuchilla .............................................................. 56
2-2. Movimiento de la herramienta en el inicio ........................................................................... 58
2-3. Movimiento de la herramienta en el modo de compensación del radio de la cuchilla......... 61
2-4. Movimiento de la herramienta al cancelarse la compensación del radio de la cuchilla....... 66
2-5. Cambio de dirección de compensación en el modo de compensación del radio de la
cuchilla................................................................................................................................. 70
2-6. Notas sobre la compensación del radio de la cuchilla......................................................... 73
3. Función de sobrecontrol en el modo de compensación del radio de la cuchilla......................... 82
3-1. Sobrecontrol automático en las esquinas............................................................................ 82
3-2. Sobrecontrol de corte en el interior de un arco circular ....................................................... 84
4. Decalaje tridimensional de la herramienta (G43, G44) (opcional).............................................. 85
4-1. Inicio de decalaje tridimensional de la herramienta............................................................. 85
Page 9
MS33-018 P-(iii)
INDICE
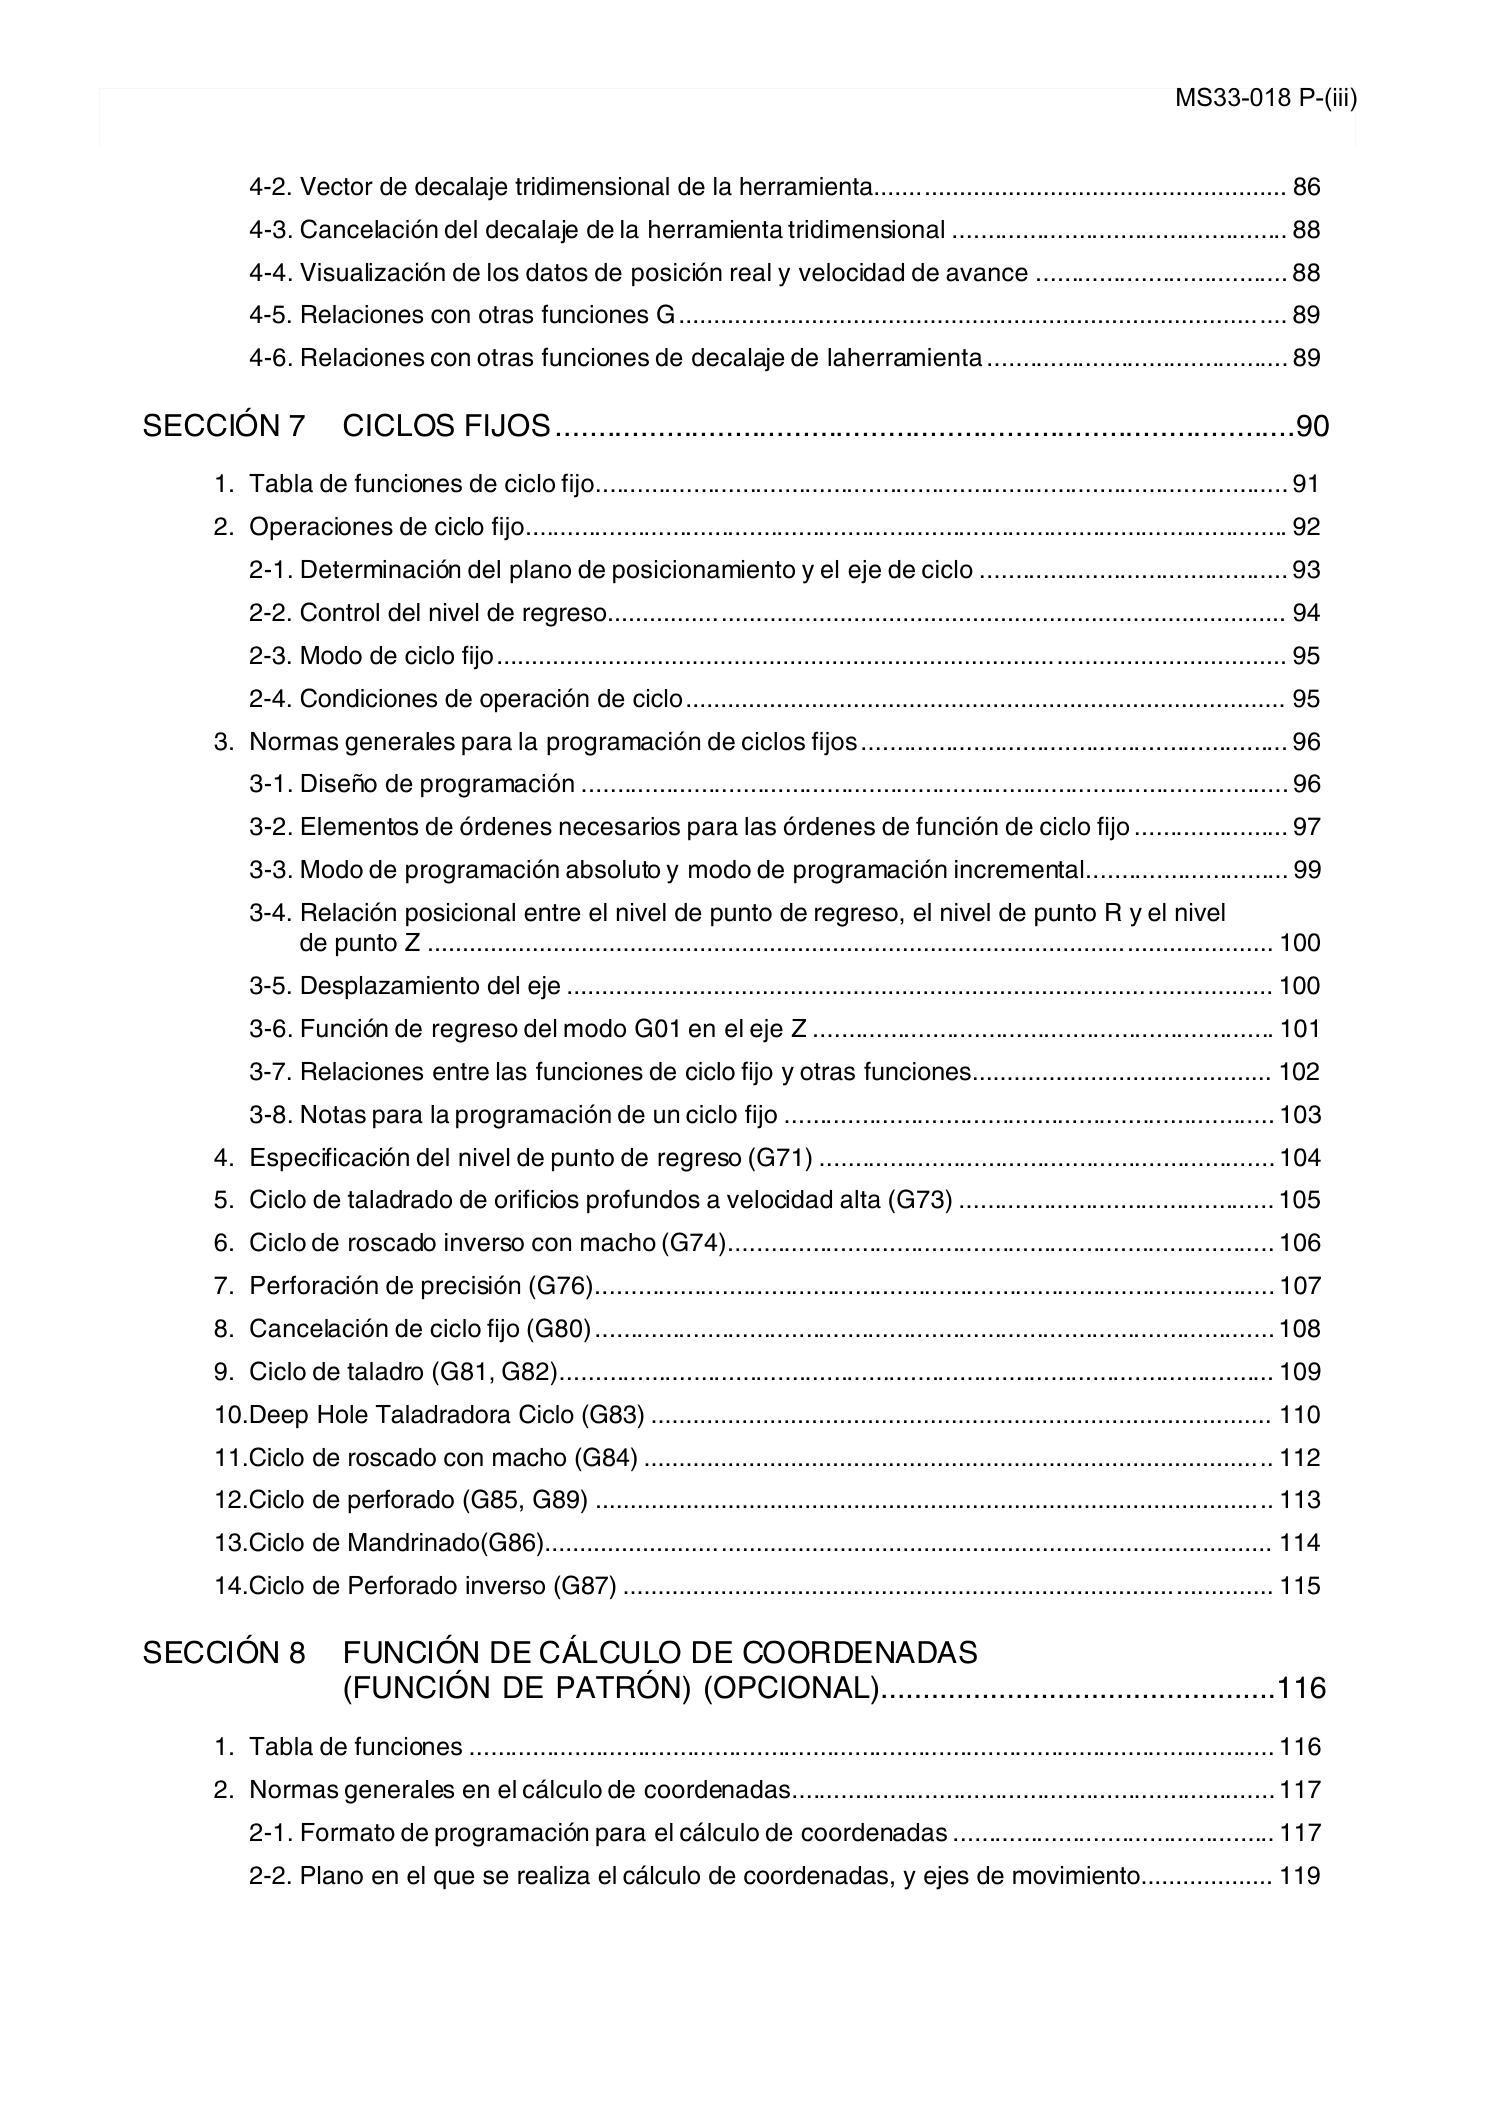
4-2. Vector de decalaje tridimensional de la herramienta........................................................... 86
4-3. Cancelación del decalaje de la herramienta tridimensional ................................................ 88
4-4. Visualización de los datos de posición real y velocidad de avance .................................... 88
4-5. Relaciones con otras funciones G....................................................................................... 89
4-6. Relaciones con otras funciones de decalaje de laherramienta ........................................... 89
SECCIÓN 7 CICLOS FIJOS.......................................................................................90
1. Tabla de funciones de ciclo fijo................................................................................................... 91
2. Operaciones de ciclo fijo............................................................................................................. 92
2-1. Determinación del plano de posicionamiento y el eje de ciclo ............................................ 93
2-2. Control del nivel de regreso................................................................................................. 94
2-3. Modo de ciclo fijo................................................................................................................. 95
2-4. Condiciones de operación de ciclo...................................................................................... 95
3. Normas generales para la programación de ciclos fijos............................................................. 96
3-1. Diseño de programación ..................................................................................................... 96
3-2. Elementos de órdenes necesarios para las órdenes de función de ciclo fijo ...................... 97
3-3. Modo de programación absoluto y modo de programación incremental............................. 99
3-4. Relación posicional entre el nivel de punto de regreso, el nivel de punto R y el nivel
de punto Z ......................................................................................................................... 100
3-5. Desplazamiento del eje ..................................................................................................... 100
3-6. Función de regreso del modo G01 en el eje Z .................................................................. 101
3-7. Relaciones entre las funciones de ciclo fijo y otras funciones........................................... 102
3-8. Notas para la programación de un ciclo fijo ...................................................................... 103
4. Especificación del nivel de punto de regreso (G71) ................................................................. 104
5. Ciclo de taladrado de orificios profundos a velocidad alta (G73) ............................................. 105
6. Ciclo de roscado inverso con macho (G74).............................................................................. 106
7. Perforación de precisión (G76)................................................................................................. 107
8. Cancelación de ciclo fijo (G80) ................................................................................................. 108
9. Ciclo de taladro (G81, G82)...................................................................................................... 109
10.Deep Hole Taladradora Ciclo (G83) ......................................................................................... 110
11.Ciclo de roscado con macho (G84) .......................................................................................... 112
12.Ciclo de perforado (G85, G89) ................................................................................................. 113
13.Ciclo de Mandrinado(G86)........................................................................................................ 114
14.Ciclo de Perforado inverso (G87) ............................................................................................. 115
SECCIÓN 8 FUNCIÓN DE CÁLCULO DE COORDENADAS
(FUNCIÓN DE PATRÓN) (OPCIONAL)...............................................116
1. Tabla de funciones ................................................................................................................... 116
2. Normas generales en el cálculo de coordenadas..................................................................... 117
2-1. Formato de programación para el cálculo de coordenadas .............................................. 117
2-2. Plano en el que se realiza el cálculo de coordenadas, y ejes de movimiento................... 119
Page 10
MS33-018 P-(iv)
INDICE
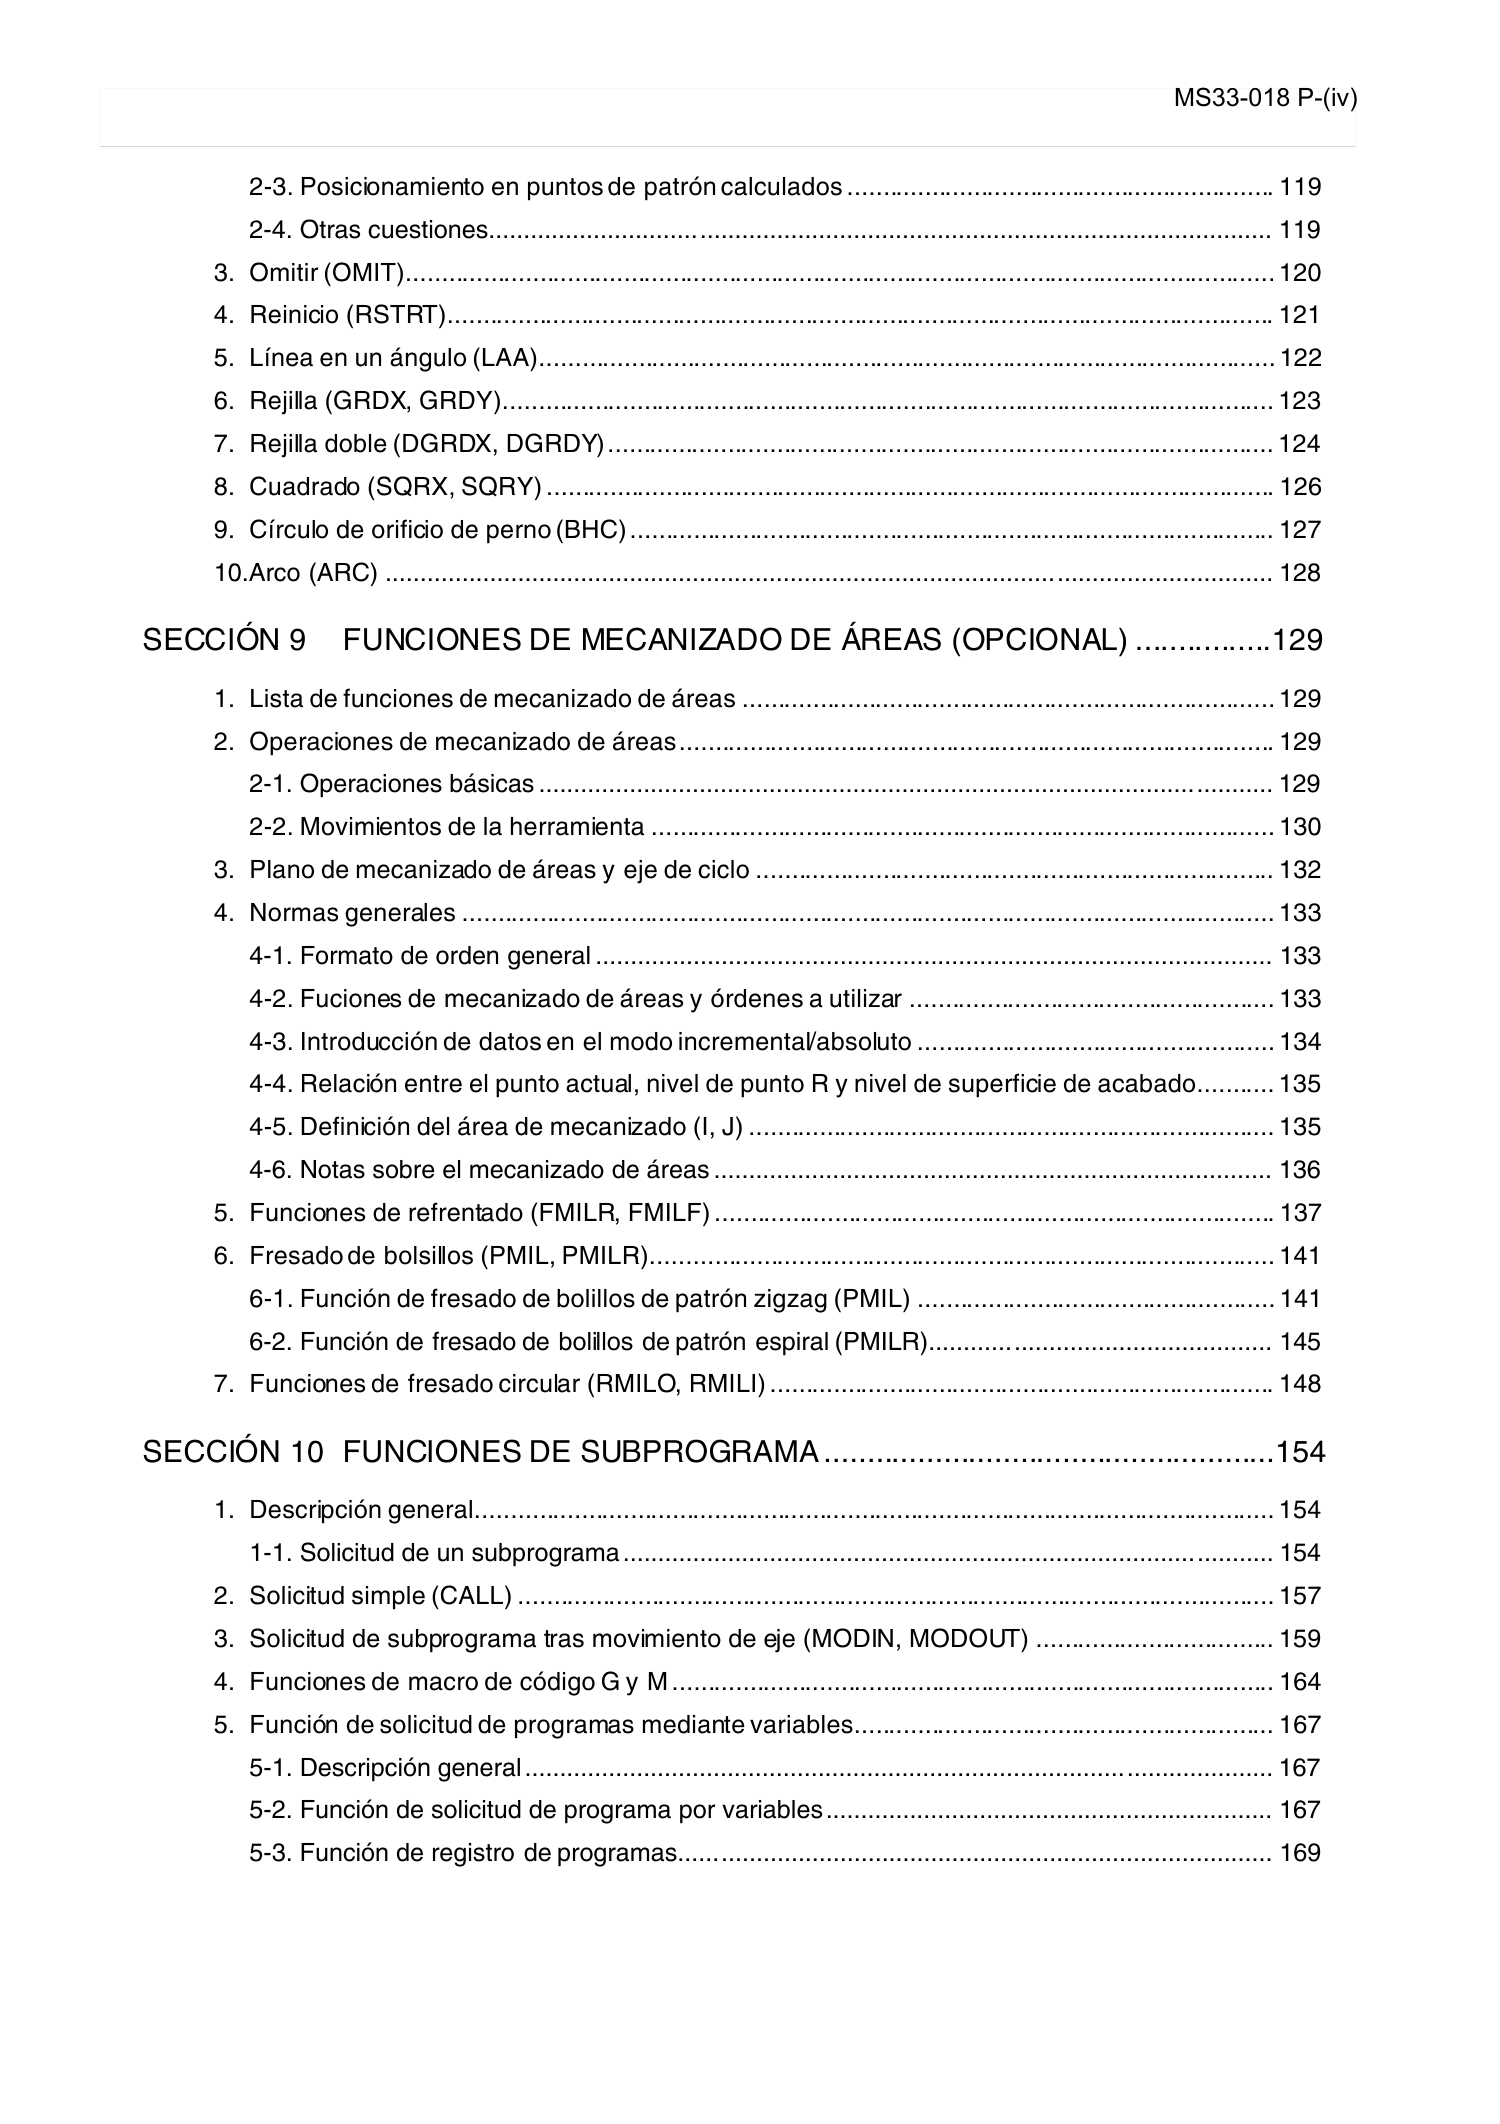
2-3. Posicionamiento en puntos de patrón calculados ............................................................. 119
2-4. Otras cuestiones................................................................................................................ 119
3. Omitir (OMIT)............................................................................................................................ 120
4. Reinicio (RSTRT)...................................................................................................................... 121
5. Línea en un ángulo (LAA)......................................................................................................... 122
6. Rejilla (GRDX, GRDY).............................................................................................................. 123
7. Rejilla doble (DGRDX, DGRDY)............................................................................................... 124
8. Cuadrado (SQRX, SQRY) ........................................................................................................ 126
9. Círculo de orificio de perno (BHC) ............................................................................................ 127
10.Arco (ARC) ............................................................................................................................... 128
SECCIÓN 9 FUNCIONES DE MECANIZADO DE ÁREAS (OPCIONAL) ................129
1. Lista de funciones de mecanizado de áreas ............................................................................ 129
2. Operaciones de mecanizado de áreas..................................................................................... 129
2-1. Operaciones básicas ......................................................................................................... 129
2-2. Movimientos de la herramienta ......................................................................................... 130
3. Plano de mecanizado de áreas y eje de ciclo .......................................................................... 132
4. Normas generales .................................................................................................................... 133
4-1. Formato de orden general ................................................................................................. 133
4-2. Fuciones de mecanizado de áreas y órdenes a utilizar .................................................... 133
4-3. Introducción de datos en el modo incremental/absoluto ................................................... 134
4-4. Relación entre el punto actual, nivel de punto R y nivel de superficie de acabado........... 135
4-5. Definición del área de mecanizado (I, J) ........................................................................... 135
4-6. Notas sobre el mecanizado de áreas ................................................................................ 136
5. Funciones de refrentado (FMILR, FMILF) ................................................................................ 137
6. Fresado de bolsillos (PMIL, PMILR)......................................................................................... 141
6-1. Función de fresado de bolillos de patrón zigzag (PMIL) ................................................... 141
6-2. Función de fresado de bolillos de patrón espiral (PMILR)................................................. 145
7. Funciones de fresado circular (RMILO, RMILI) ........................................................................ 148
SECCIÓN 10 FUNCIONES DE SUBPROGRAMA .....................................................154
1. Descripción general.................................................................................................................. 154
1-1. Solicitud de un subprograma............................................................................................. 154
2. Solicitud simple (CALL) ............................................................................................................ 157
3. Solicitud de subprograma tras movimiento de eje (MODIN, MODOUT) .................................. 159
4. Funciones de macro de código G y M ...................................................................................... 164
5. Función de solicitud de programas mediante variables............................................................ 167
5-1. Descripción general........................................................................................................... 167
5-2. Función de solicitud de programa por variables................................................................ 167
5-3. Función de registro de programas..................................................................................... 169
Page 11
MS33-018 P-(v)
INDICE
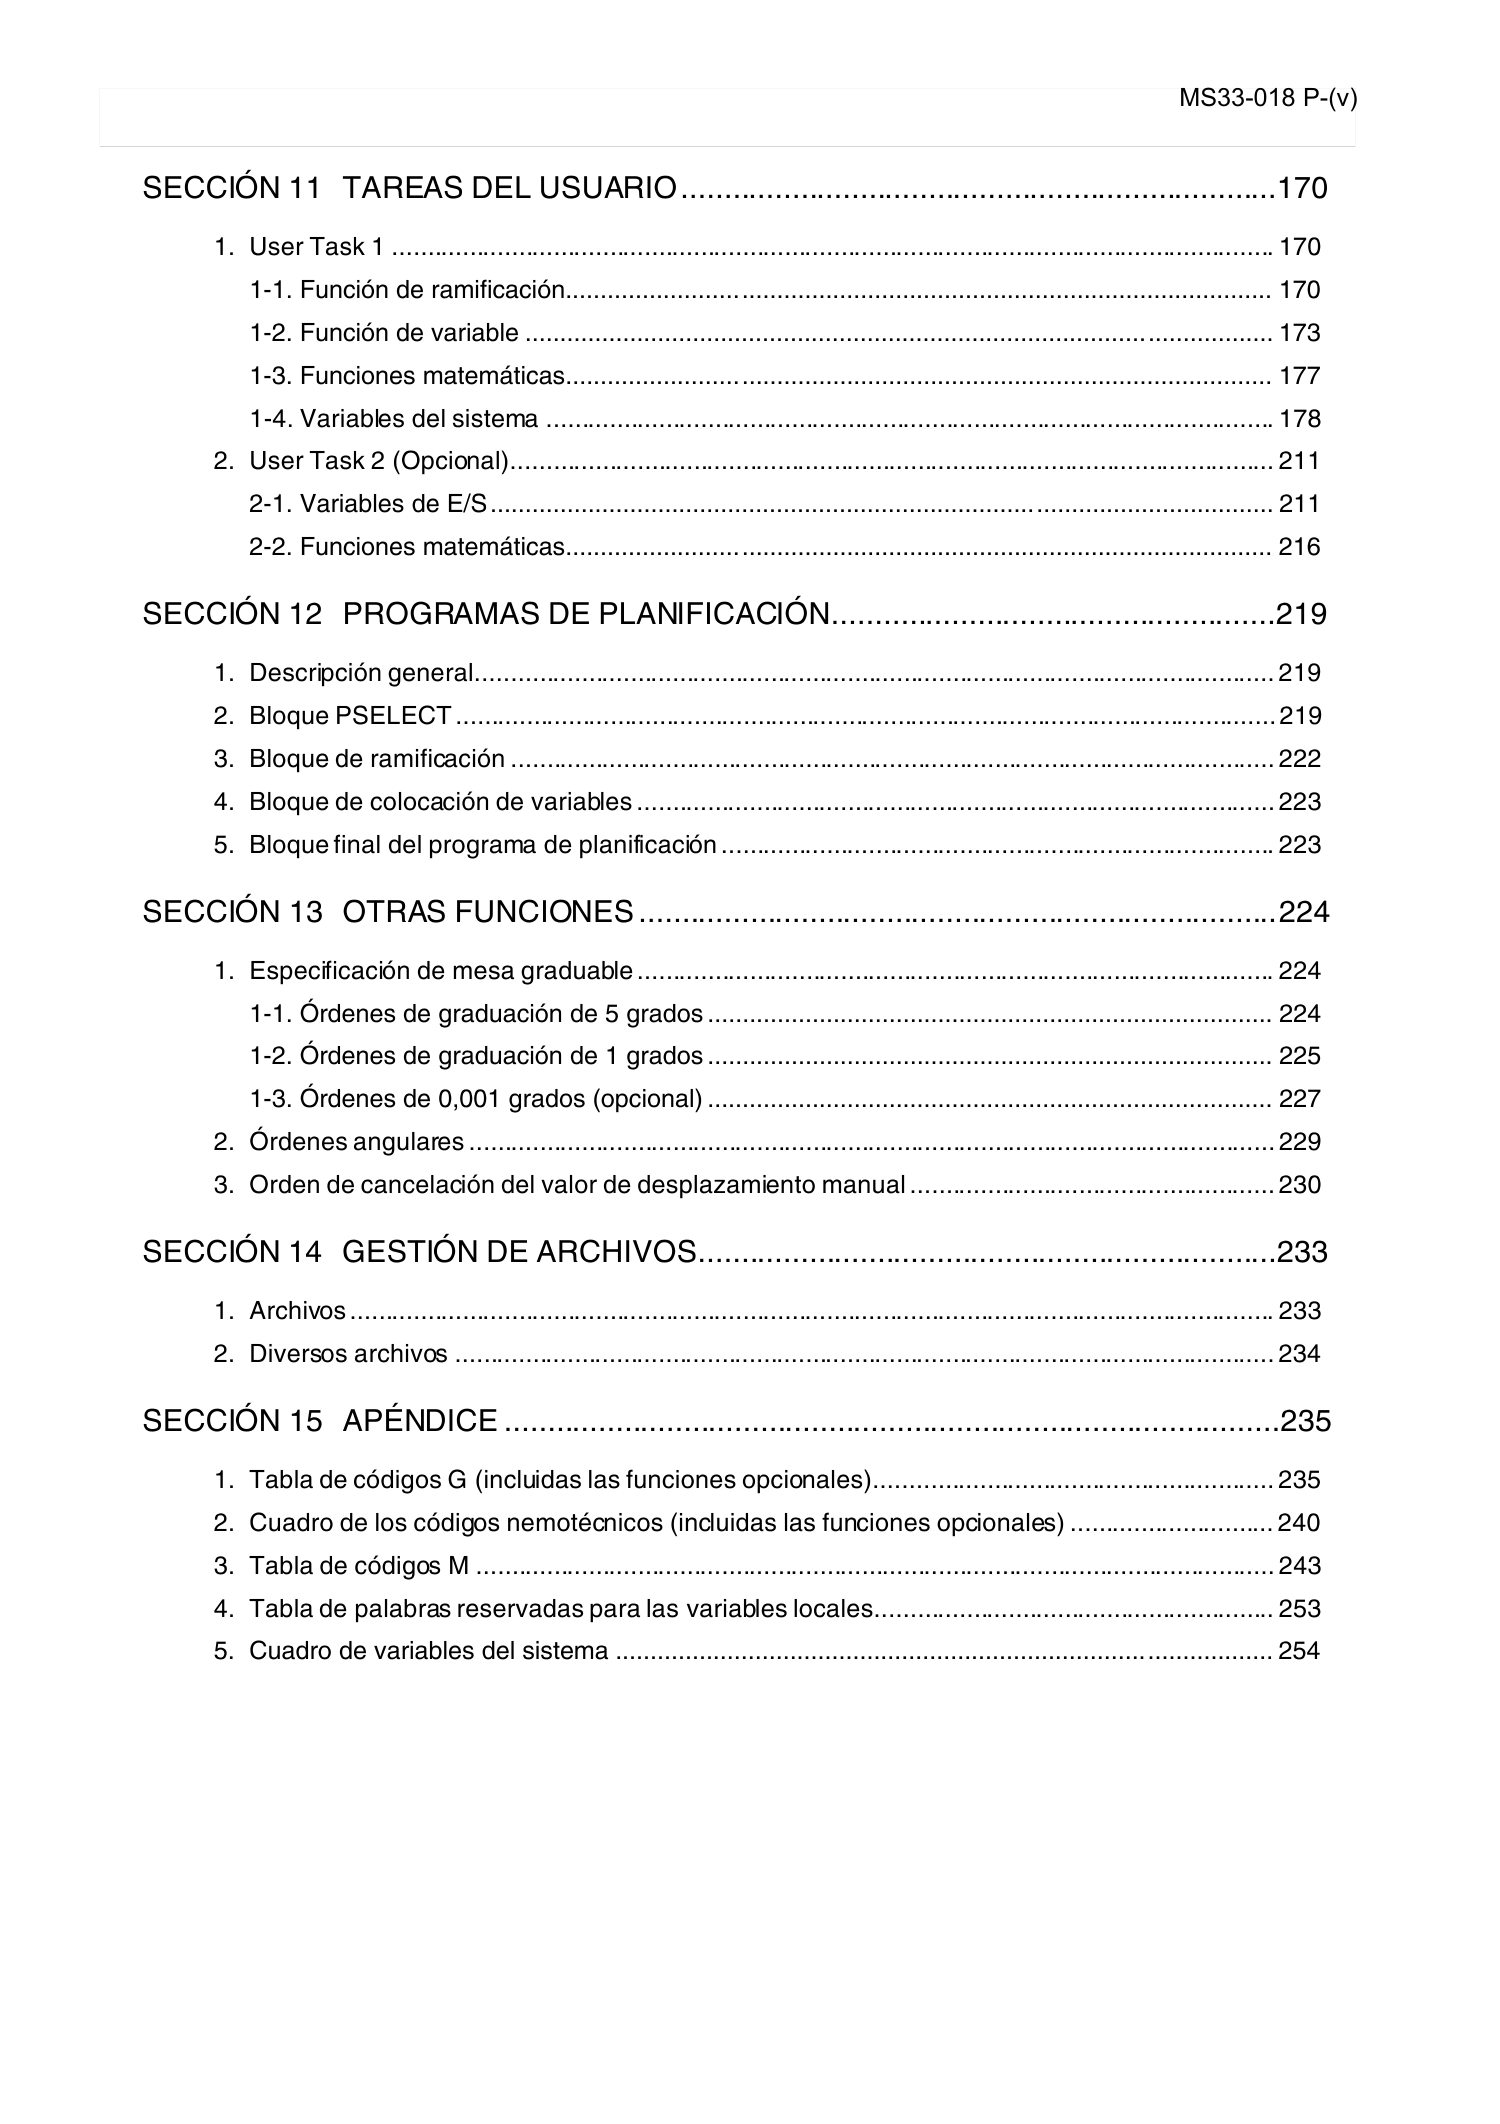
SECCIÓN 11 TAREAS DEL USUARIO......................................................................170
1. User Task 1 .............................................................................................................................. 170
1-1. Función de ramificación..................................................................................................... 170
1-2. Función de variable ........................................................................................................... 173
1-3. Funciones matemáticas..................................................................................................... 177
1-4. Variables del sistema ........................................................................................................ 178
2. User Task 2 (Opcional)............................................................................................................. 211
2-1. Variables de E/S................................................................................................................ 211
2-2. Funciones matemáticas..................................................................................................... 216
SECCIÓN 12 PROGRAMAS DE PLANIFICACIÓN....................................................219
1. Descripción general.................................................................................................................. 219
2. Bloque PSELECT ..................................................................................................................... 219
3. Bloque de ramificación ............................................................................................................. 222
4. Bloque de colocación de variables ........................................................................................... 223
5. Bloque final del programa de planificación............................................................................... 223
SECCIÓN 13 OTRAS FUNCIONES...........................................................................224
1. Especificación de mesa graduable........................................................................................... 224
1-1. Órdenes de graduación de 5 grados ................................................................................. 224
1-2. Órdenes de graduación de 1 grados ................................................................................. 225
1-3. Órdenes de 0,001 grados (opcional) ................................................................................. 227
2. Órdenes angulares ................................................................................................................... 229
3. Orden de cancelación del valor de desplazamiento manual .................................................... 230
SECCIÓN 14 GESTIÓN DE ARCHIVOS....................................................................233
1. Archivos .................................................................................................................................... 233
2. Diversos archivos ..................................................................................................................... 234
SECCIÓN 15 APÉNDICE ...........................................................................................235
1. Tabla de códigos G (incluidas las funciones opcionales)......................................................... 235
2. Cuadro de los códigos nemotécnicos (incluidas las funciones opcionales) ............................. 240
3. Tabla de códigos M .................................................................................................................. 243
4. Tabla de palabras reservadas para las variables locales......................................................... 253
5. Cuadro de variables del sistema .............................................................................................. 254
Page 12
MS33-018 P-1
SECCIÓN 1 CONFIGURACIONES DEL PROGRAMA
SECCIÓN 1 CONFIGURACIONES DEL PROGRAMA
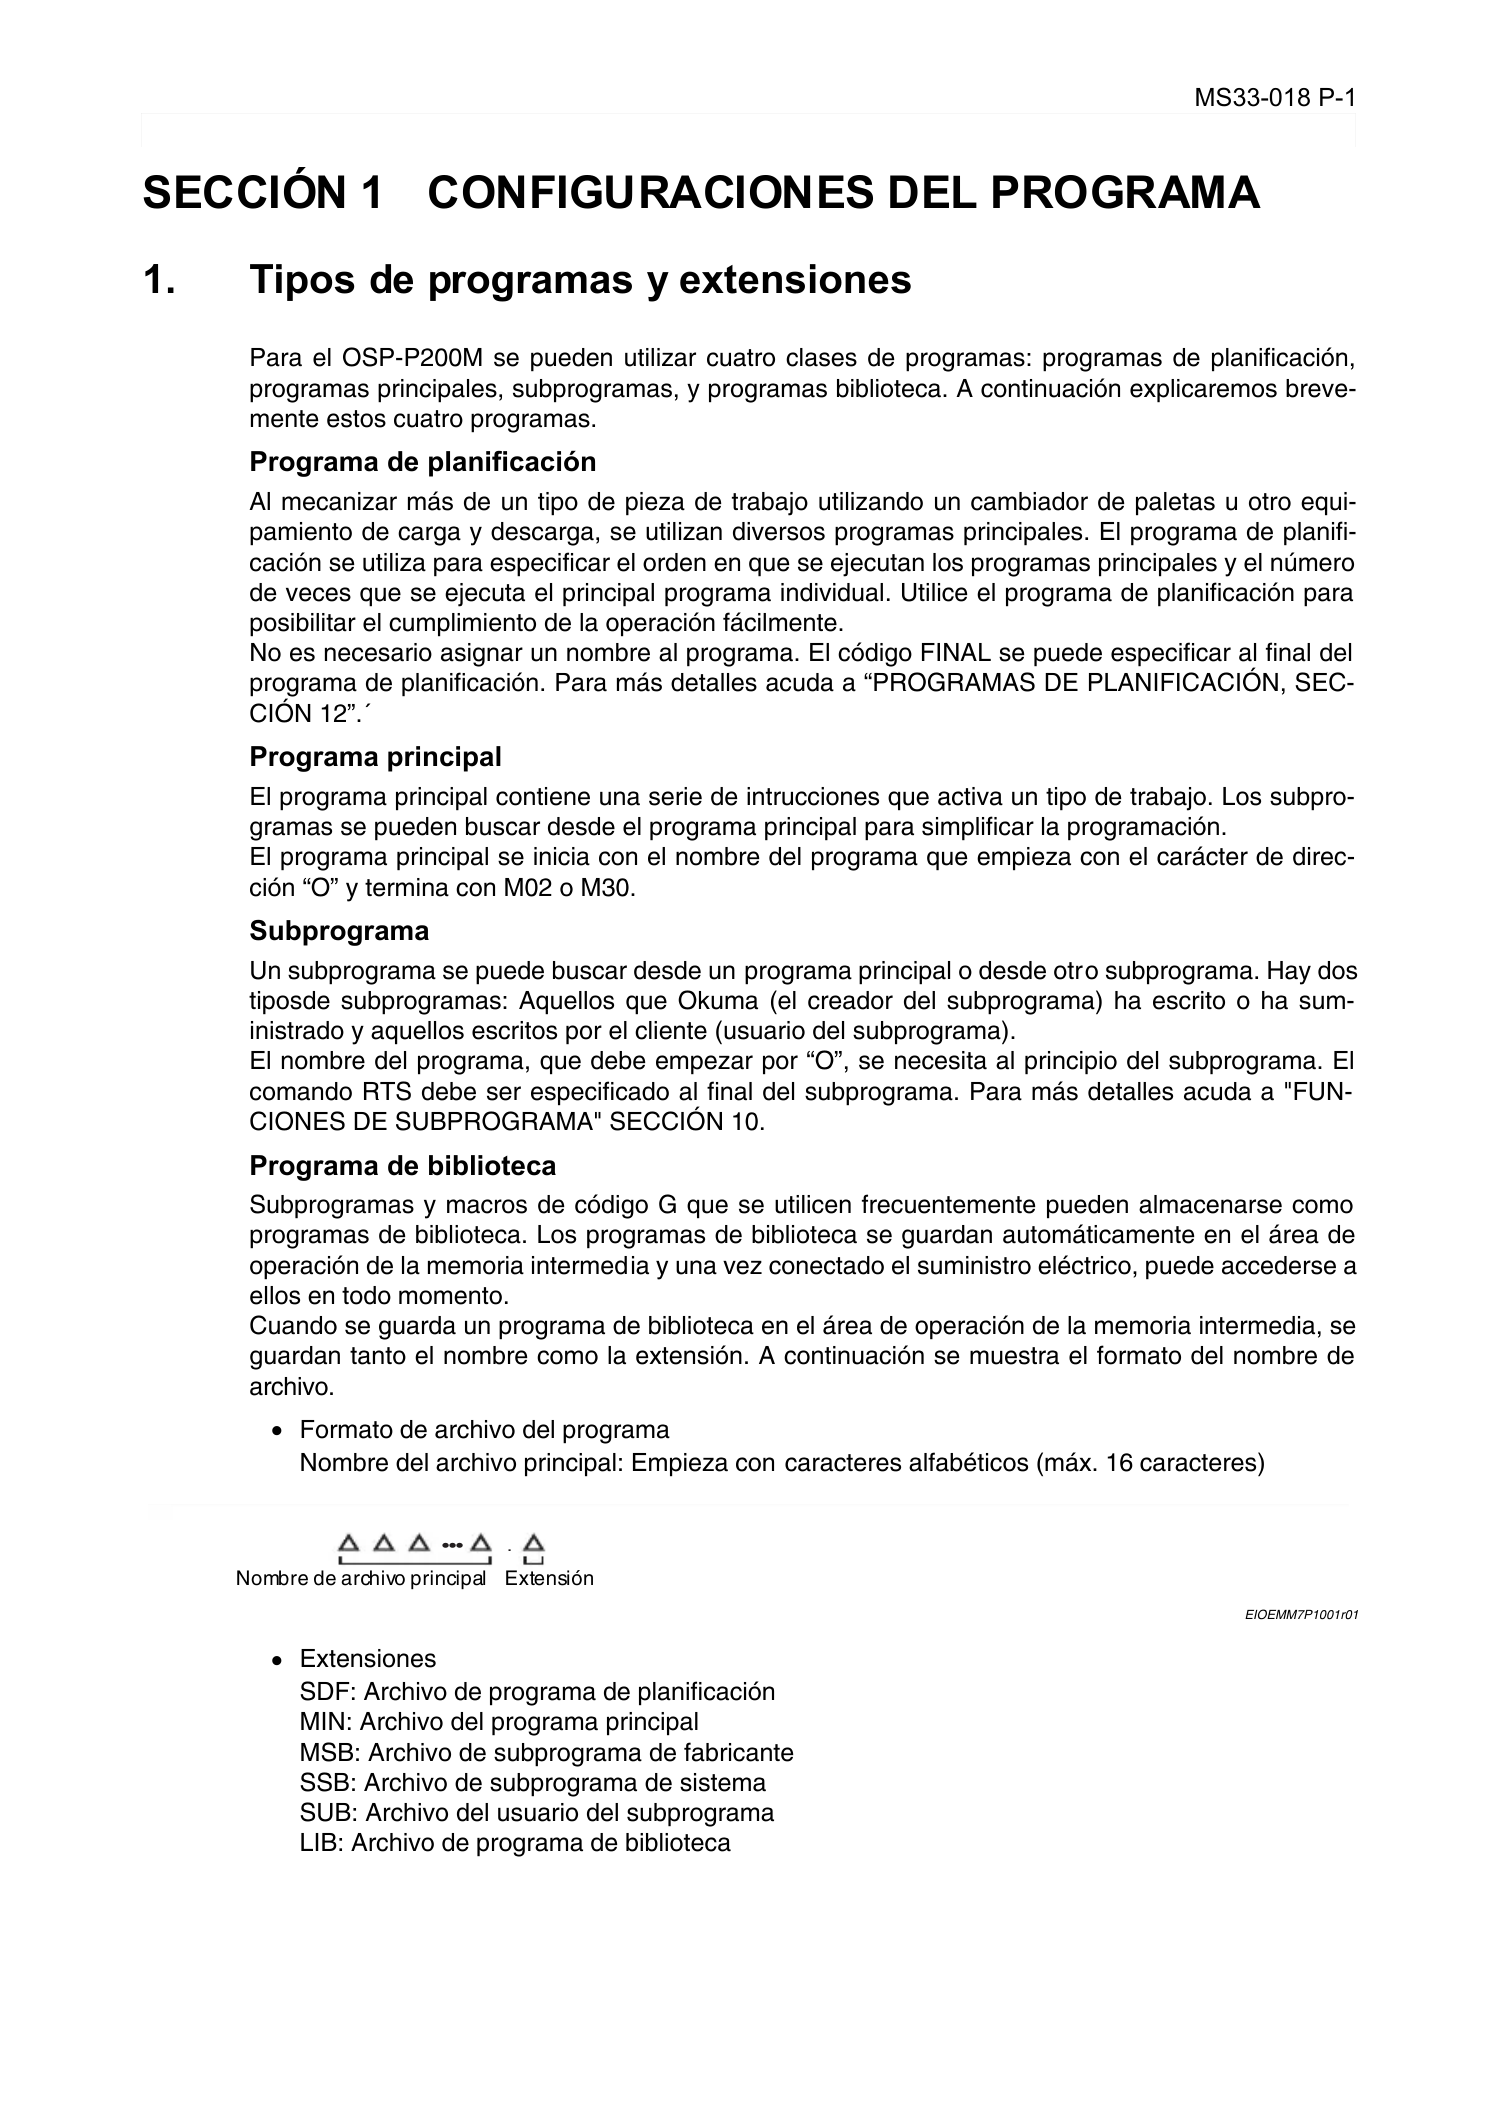
1. Tipos de programas y extensiones
Eeoemm7p1001
Para el OSP-P200M se pueden utilizar cuatro clases de programas: programas de planificación,
programas principales, subprogramas, y programas biblioteca. A continuación explicaremos breve-
mente estos cuatro programas.
Programa de planificación
Al mecanizar más de un tipo de pieza de trabajo utilizando un cambiador de paletas u otro equi-
pamiento de carga y descarga, se utilizan diversos programas principales. El programa de planifi-
cación se utiliza para especificar el orden en que se ejecutan los programas principales y el número
de veces que se ejecuta el principal programa individual. Utilice el programa de planificación para
posibilitar el cumplimiento de la operación fácilmente.
No es necesario asignar un nombre al programa. El código FINAL se puede especificar al final del
programa de planificación. Para más detalles acuda a “PROGRAMAS DE PLANIFICACIÓN, SEC-
CIÓN 12”.´
Programa principal
El programa principal contiene una serie de intrucciones que activa un tipo de trabajo. Los subpro-
gramas se pueden buscar desde el programa principal para simplificar la programación.
El programa principal se inicia con el nombre del programa que empieza con el carácter de direc-
ción “O” y termina con M02 o M30.
Subprograma
Un subprograma se puede buscar desde un programa principal o desde otro subprograma. Hay dos
tiposde subprogramas: Aquellos que Okuma (el creador del subprograma) ha escrito o ha sum-
inistrado y aquellos escritos por el cliente (usuario del subprograma).
El nombre del programa, que debe empezar por “O”, se necesita al principio del subprograma. El
comando RTS debe ser especificado al final del subprograma. Para más detalles acuda a "FUN-
CIONES DE SUBPROGRAMA" SECCIÓN 10.
Programa de biblioteca
Subprogramas y macros de código G que se utilicen frecuentemente pueden almacenarse como
programas de biblioteca. Los programas de biblioteca se guardan automáticamente en el área de
operación de la memoria intermedia y una vez conectado el suministro eléctrico, puede accederse a
ellos en todo momento.
Cuando se guarda un programa de biblioteca en el área de operación de la memoria intermedia, se
guardan tanto el nombre como la extensión. A continuación se muestra el formato del nombre de
archivo.
•
Formato de archivo del programa
Nombre del archivo principal: Empieza con caracteres alfabéticos (máx. 16 caracteres)
EIOEMM7P1001r01
•
Extensiones
SDF: Archivo de programa de planificación
MIN: Archivo del programa principal
MSB: Archivo de subprograma de fabricante
SSB: Archivo de subprograma de sistema
SUB: Archivo del usuario del subprograma
LIB: Archivo de programa de biblioteca
••• .
Nombre de archivo principal Extensión
Page 13
MS33-018 P-2
SECCIÓN 1 CONFIGURACIONES DEL PROGRAMA
2. Nombre del programa
Eeoemm7p1002
Todos los programas tienen asignados un nombre o número de programa, y se pueden solicitar y
ejecutar simplemente especificando el nombre o número de programa.
Un nombre de programa que contiene únicamente caracteres alfabéticos se denomina rótulo de
programa mientras que el que contiene únicamente números se denomina número de programa.
En este manual ambos son denominados nombre de programa.
Denominación del nombre del programa
•
Introduzca letras del alfabeto ( de la A a la Z) o números (de uno a nueve) siguiendo los carac-
teres de dirección “O”. Asegúrese de que no haya ningún espacio entre “O” y una letra o un
número. Tampoco se permiten espacios entre las letras y los números.
•
Se pueden utilizar hasta 4 caracteres.
•
Un carácter alfabético sólo se puede utilizar en nombres de programa que empiecen con un
carácter alfabético. Aunque el programa que comience con un carácter alfabético pueda con-
tener un número, aquel que empiece con un número no puede contener un carácter alfabético.
•
A pesar de que los cuatro caracteres pueden ser numéricos, no se pueden utilizar nombres de
programa del tipo “OO***” (***: alfanumérico), ya que este tipo de nombre de programa se uti-
liza para la operación del sistema, funciones autómáticas, etc.
•
Un bloque que contenga un nombre de programa no debe contener otros comandos.
•
Un nombre de programa no tiene porqué ser utilizado para un programa de planificación.
•
El nombre de programa asignado a un programa principal/subprograma debe iniciar con el
caracter de dirección"O".
•
Debido a que los nombres de programa se manejan en unidades de caracteres, los siguientes
nombres se considerarán diferentes nombres de programa.
• O0123 and O123
•
O00 and O0
•
Todos los nombres de programa deben ser únicos.
Si se utiliza un nombre de programa "O1" para más de un programa, la operación para solicitar
un programa "O1" puede solicitar a un programa distinto al deseado.
Page 14
MS33-018 P-3
SECCIÓN 1 CONFIGURACIONES DEL PROGRAMA
3. Nombre de secuencia
Eeoemm7p1003
Todos los bloques de un programa tienen asignado un nombre de secuencia que empieza con el
carácter de dirección “N” seguido de una secuencia alfanumérica.
Funciones tales como la de búsqueda de secuencia, la de parada de secuencia y la de extensión se
pueden utilizar para bloques asignados a un nombre de secuencia.
Un nombre de secuencia que contiene únicamente caracteres alfabéticos se denomina rótulo de
secuencia mientras que el que contiene únicamente números se denomina número de secuencia.
En este manual ambos son denominados nombre de secuencia.
Denominación del nombre de secuencia.
•
Introduzca las letras del alfabeto (de la A a la Z) o números ( del 0 al 9) siguiendo la dirección
del carácter “N”.
•
Se pueden introducir hasta cinco caracteres posteriormente a la dirección.
•
Tanto los carácteres alfabéticos como los números se pueden utilizar con un nombre de
secuencia. Si utilizamos un carácter alfabético en una secuencia de nombre, de todas formas,
el nombre de la secuencia debe comenzar con un carácter alfabético.
•
Al inicio de un bloque debe especificarse un nombre de secuencia, sin embargo, es posible que
aparezca un código opcional de salto de bloque antes del nombre de secuencia
•
Los números de secuencia pueden ser especificados en cualquier orden.
•
Debido a que los nombres de programa se manejan en unidades de caracteres, los siguientes
nombres se considerarán diferentes nombres de programa.
•
N0123 y N123
•
N00 y N0
• Si utilizamos un rótulo de secuencia, debemos colocar un espacio o una etiqueta tras el rótulo
de secuencia.
4. Formato del programa
4-1. Configuración de palabra
Eeoemm7p1004
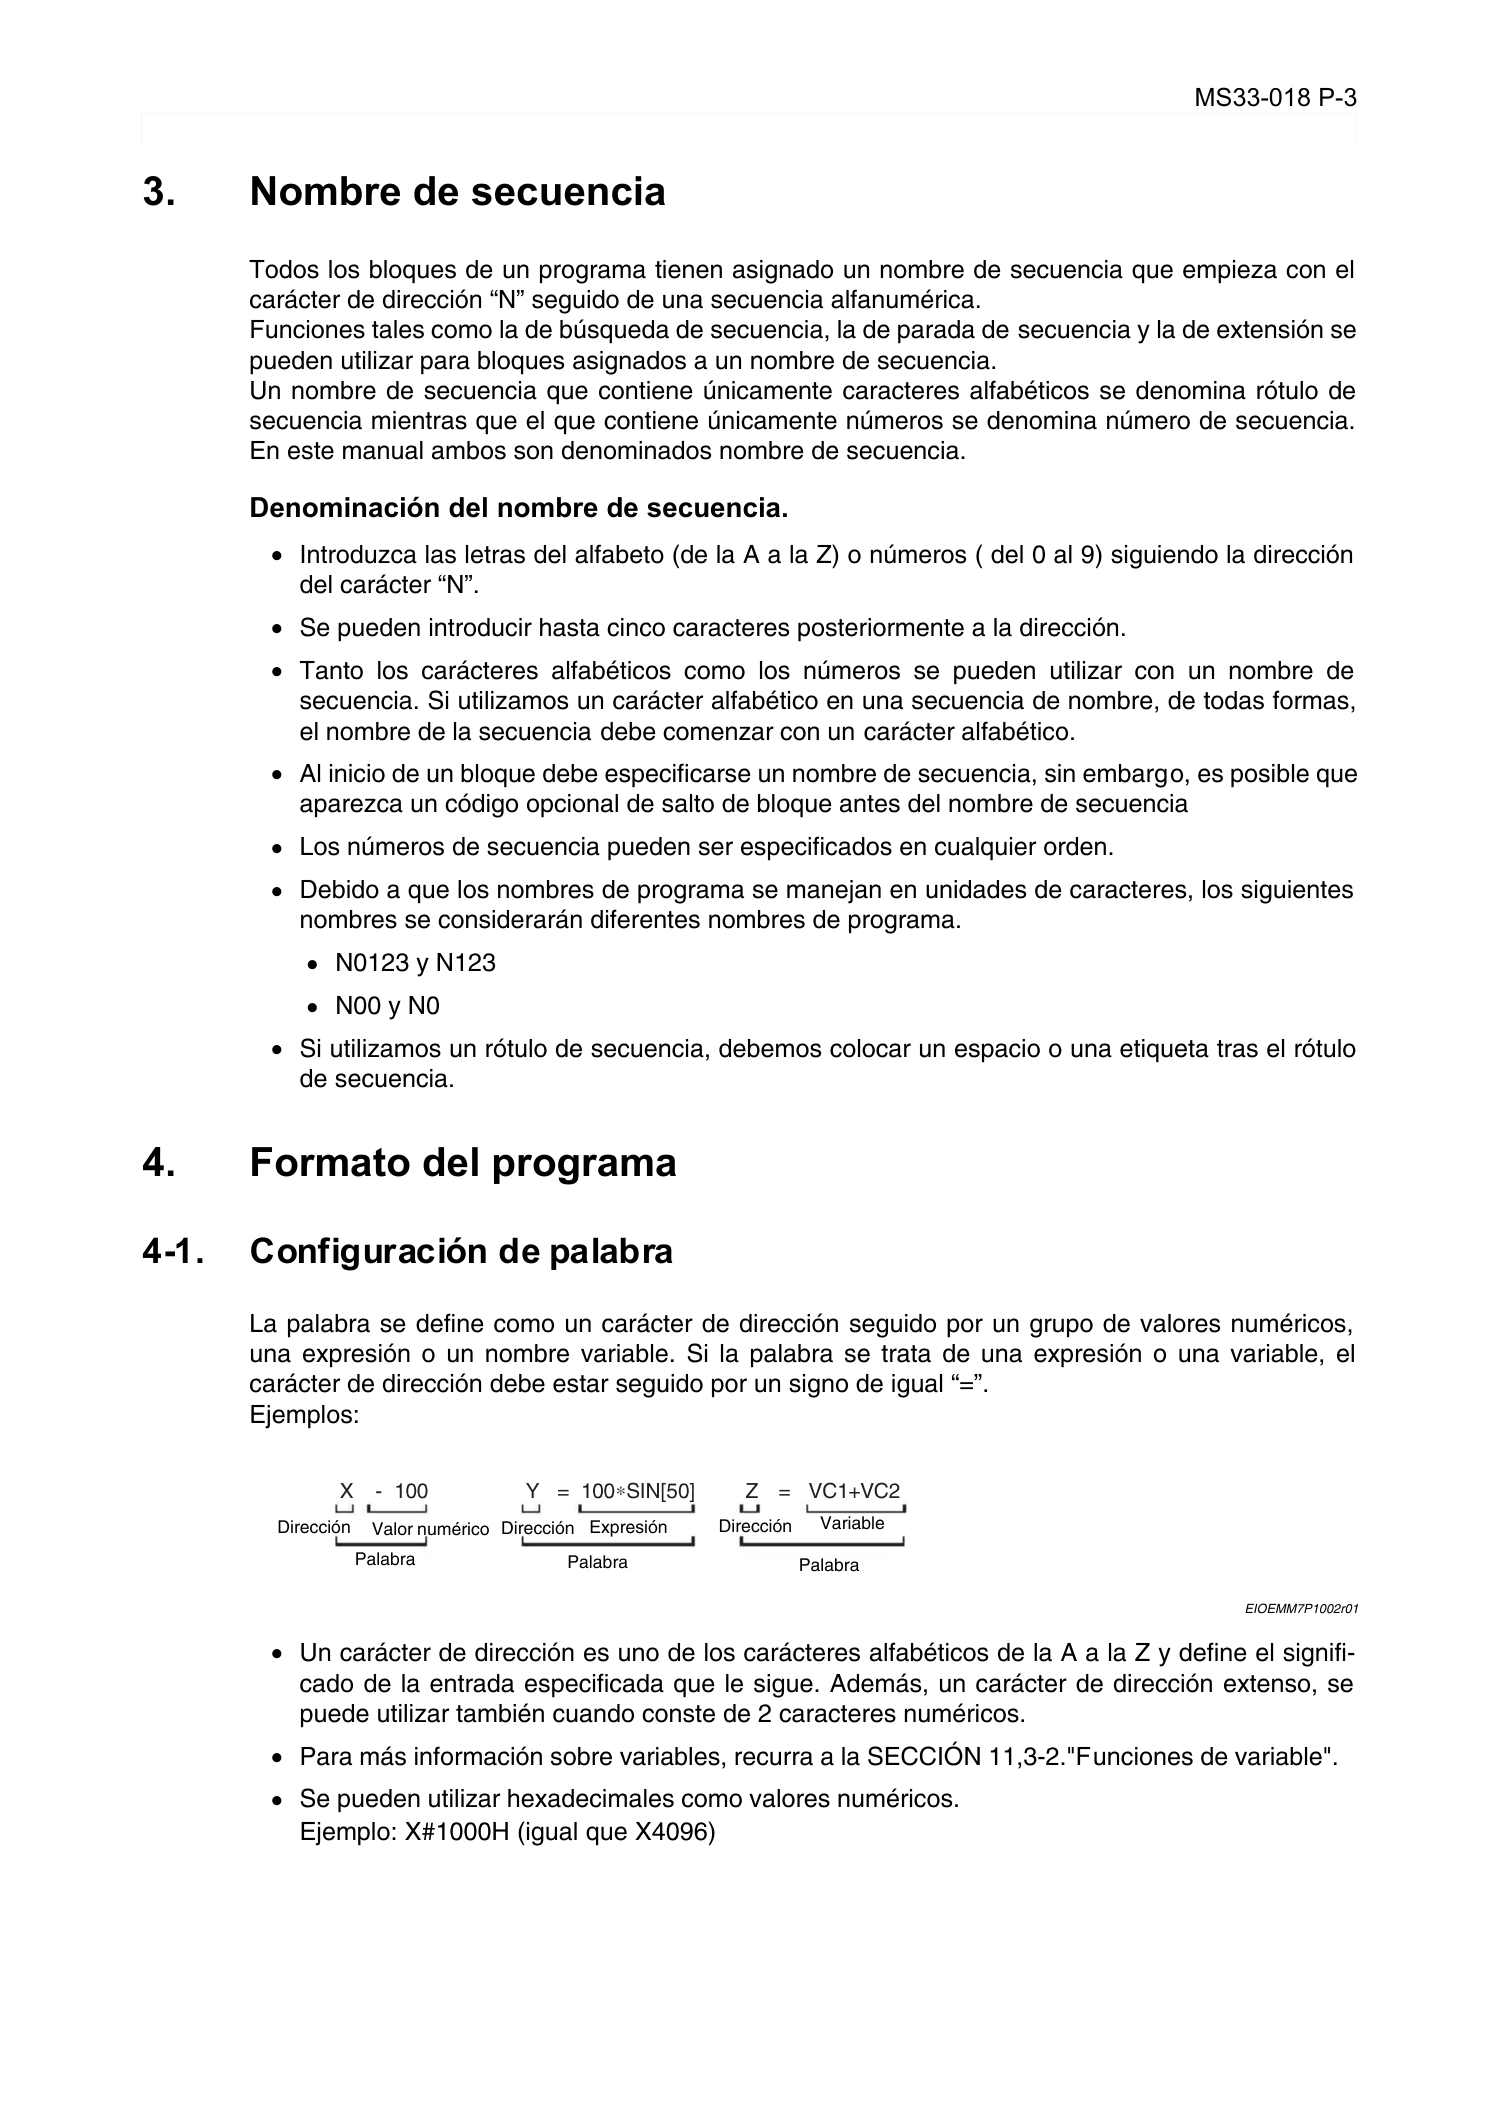
La palabra se define como un carácter de dirección seguido por un grupo de valores numéricos,
una expresión o un nombre variable. Si la palabra se trata de una expresión o una variable, el
carácter de dirección debe estar seguido por un signo de igual “=”.
Ejemplos:
EIOEMM7P1002r01
• Un carácter de dirección es uno de los carácteres alfabéticos de la A a la Z y define el signifi-
cado de la entrada especificada que le sigue. Además, un carácter de dirección extenso, se
puede utilizar también cuando conste de 2 caracteres numéricos.
• Para más información sobre variables, recurra a la SECCIÓN 11,3-2."Funciones de variable".
•
Se pueden utilizar hexadecimales como valores numéricos.
Ejemplo: X#1000H (igual que X4096)
X - 100 Y = 100∗SIN[50] Z = VC1+VC2
Dirección
Valor numérico
Palabra
Dirección
Expresión
Palabra
Dirección
Variable
Palabra
Page 15
MS33-018 P-4
SECCIÓN 1 CONFIGURACIONES DEL PROGRAMA
4-2. Configuración de bloque
Eeoemm7p1005
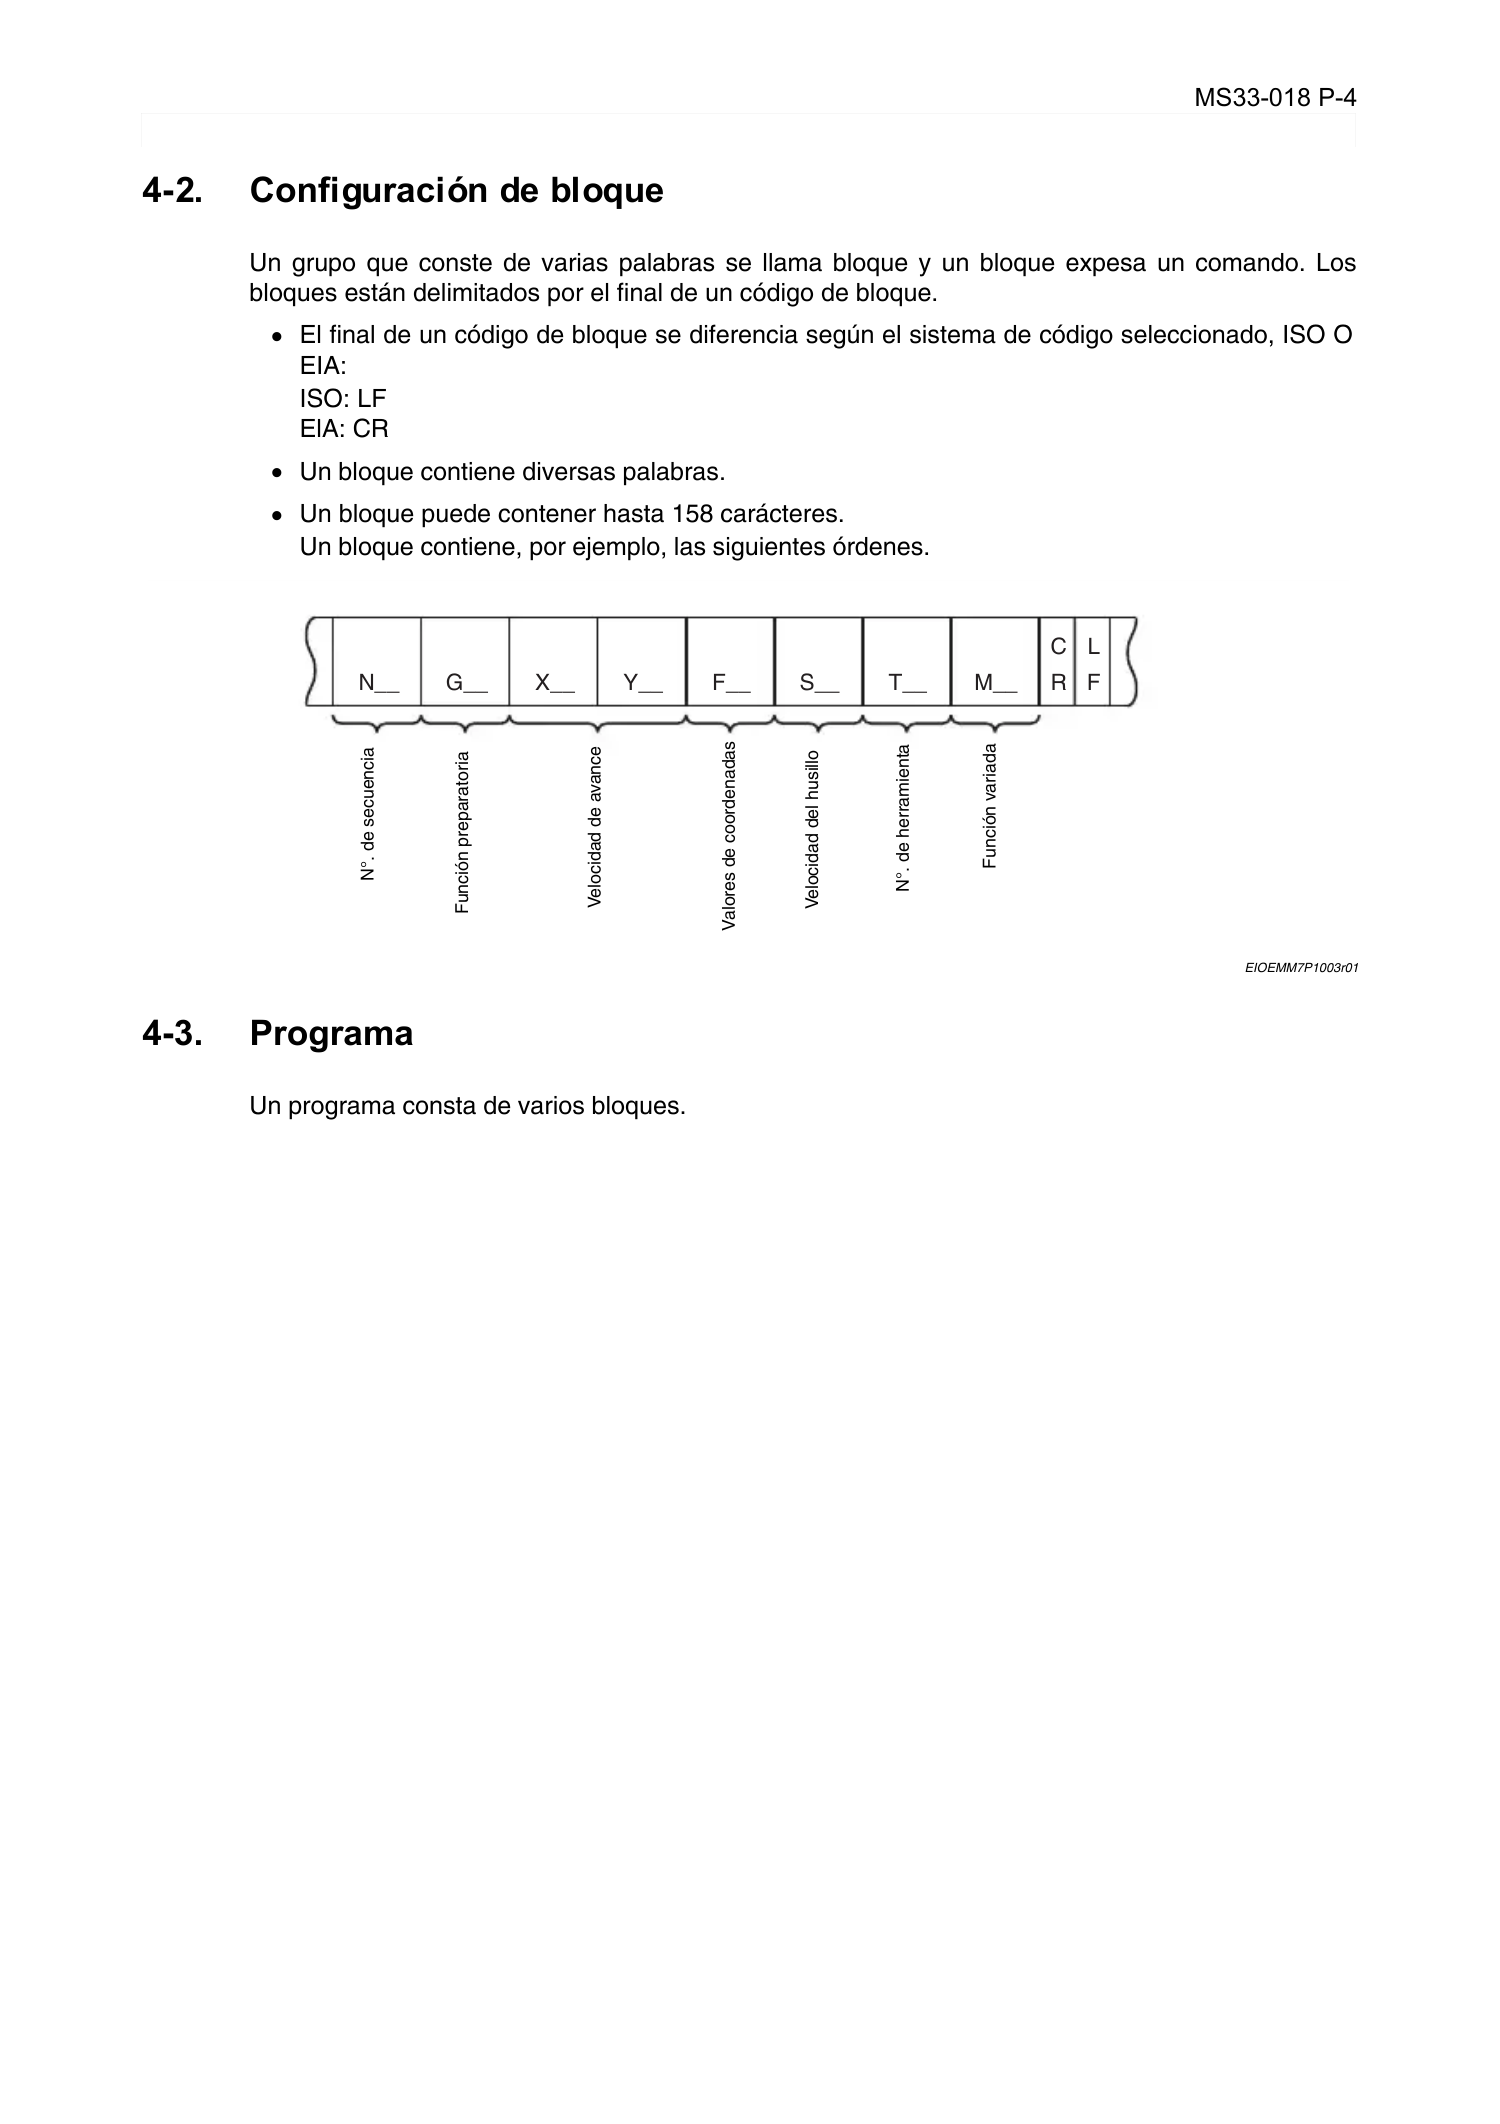
Un grupo que conste de varias palabras se llama bloque y un bloque expesa un comando. Los
bloques están delimitados por el final de un código de bloque.
•
El final de un código de bloque se diferencia según el sistema de código seleccionado, ISO O
EIA:
ISO: LF
ElA: CR
•
Un bloque contiene diversas palabras.
•
Un bloque puede contener hasta 158 carácteres.
Un bloque contiene, por ejemplo, las siguientes órdenes.
EIOEMM7P1003r01
4-3. Programa
Eeoemm7p1006
Un programa consta de varios bloques.
N__ G__ X__ Y__ F__ S__ T__ M__
LC
FR
N
°
.
d
e
s
e
c
u
e
n
c
i
a
F
u
n
c
i
ó
n
p
r
e
p
a
r
a
t
o
r
i
a
V
a
l
o
r
e
s
d
e
c
o
o
r
d
e
n
a
d
a
s
V
e
l
o
c
i
d
a
d
d
e
a
v
a
n
c
e
V
e
l
o
c
i
d
a
d
d
e
l
h
u
s
i
l
l
o
N
°
.
d
e
h
e
r
r
a
m
i
e
n
t
a
F
u
n
c
i
ó
n
v
a
r
i
a
d
a
Page 16
MS33-018 P-5
SECCIÓN 1 CONFIGURACIONES DEL PROGRAMA
4-4. Extensión programable de los caracteres de dirección
Eeoemm7p1007
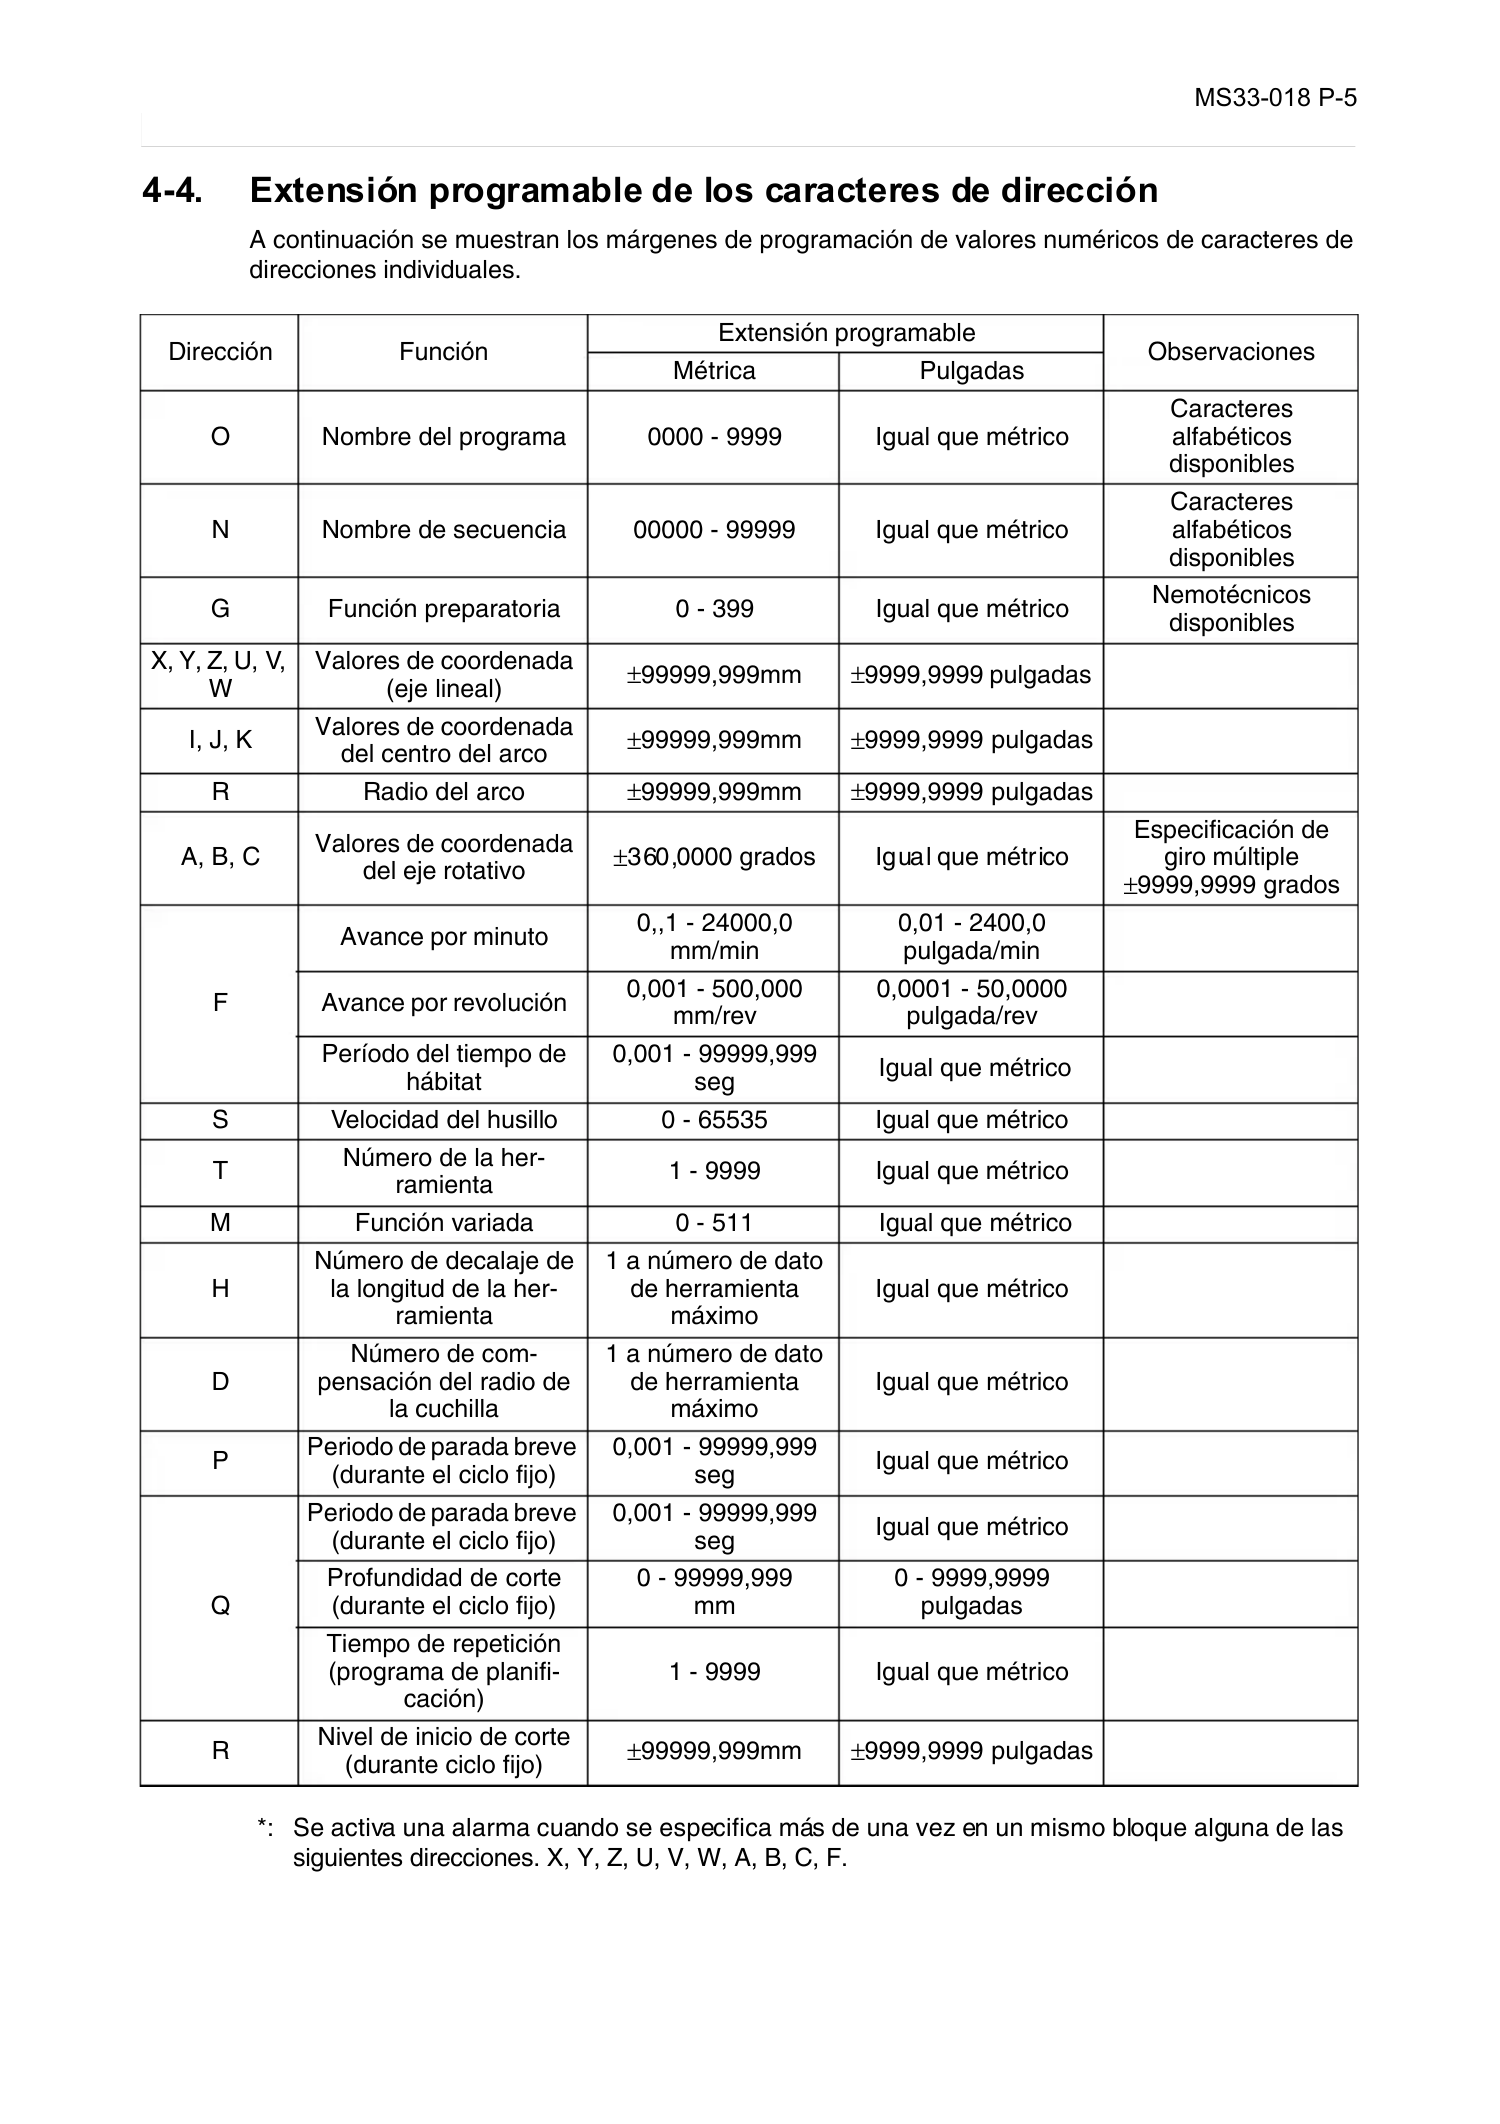
A continuación se muestran los márgenes de programación de valores numéricos de caracteres de
direcciones individuales.
Dirección Función
Extensión programable
Observaciones
Métrica Pulgadas
O Nombre del programa 0000 - 9999 Igual que métrico
Caracteres
alfabéticos
disponibles
N Nombre de secuencia 00000 - 99999 Igual que métrico
Caracteres
alfabéticos
disponibles
G Función preparatoria 0 - 399 Igual que métrico
Nemotécnicos
disponibles
X, Y, Z, U, V,
W
Valores de coordenada
(eje lineal)
±
99999,999mm
±
9999,9999 pulgadas
I, J, K
Valores de coordenada
del centro del arco
±
99999,999mm
±
9999,9999 pulgadas
R Radio del arco ±99999,999mm ±9999,9999 pulgadas
A, B, C
Valores de coordenada
del eje rotativo
±
360,0000 grados Igual que métrico
Especificación de
giro múltiple
±
9999,9999 grados
F
Avance por minuto
0,,1 - 24000,0
mm/min
0,01 - 2400,0
pulgada/min
Avance por revolución
0,001 - 500,000
mm/rev
0,0001 - 50,0000
pulgada/rev
Período del tiempo de
hábitat
0,001 - 99999,999
seg
Igual que métrico
S Velocidad del husillo 0 - 65535 Igual que métrico
T
Número de la her-
ramienta
1 - 9999 Igual que métrico
M Función variada 0 - 511 Igual que métrico
H
Número de decalaje de
la longitud de la her-
ramienta
1 a número de dato
de herramienta
máximo
Igual que métrico
D
Número de com-
pensación del radio de
la cuchilla
1 a número de dato
de herramienta
máximo
Igual que métrico
P
Periodo de parada breve
(durante el ciclo fijo)
0,001 - 99999,999
seg
Igual que métrico
Q
Periodo de parada breve
(durante el ciclo fijo)
0,001 - 99999,999
seg
Igual que métrico
Profundidad de corte
(durante el ciclo fijo)
0 - 99999,999
mm
0 - 9999,9999
pulgadas
Tiempo de repetición
(programa de planifi-
cación)
1 - 9999 Igual que métrico
R
Nivel de inicio de corte
(durante ciclo fijo)
±
99999,999mm
±
9999,9999 pulgadas
*: Se activa una alarma cuando se especifica más de una vez en un mismo bloque alguna de las
siguientes direcciones. X, Y, Z, U, V, W, A, B, C, F.
Page 17
MS33-018 P-6
SECCIÓN 1 CONFIGURACIONES DEL PROGRAMA
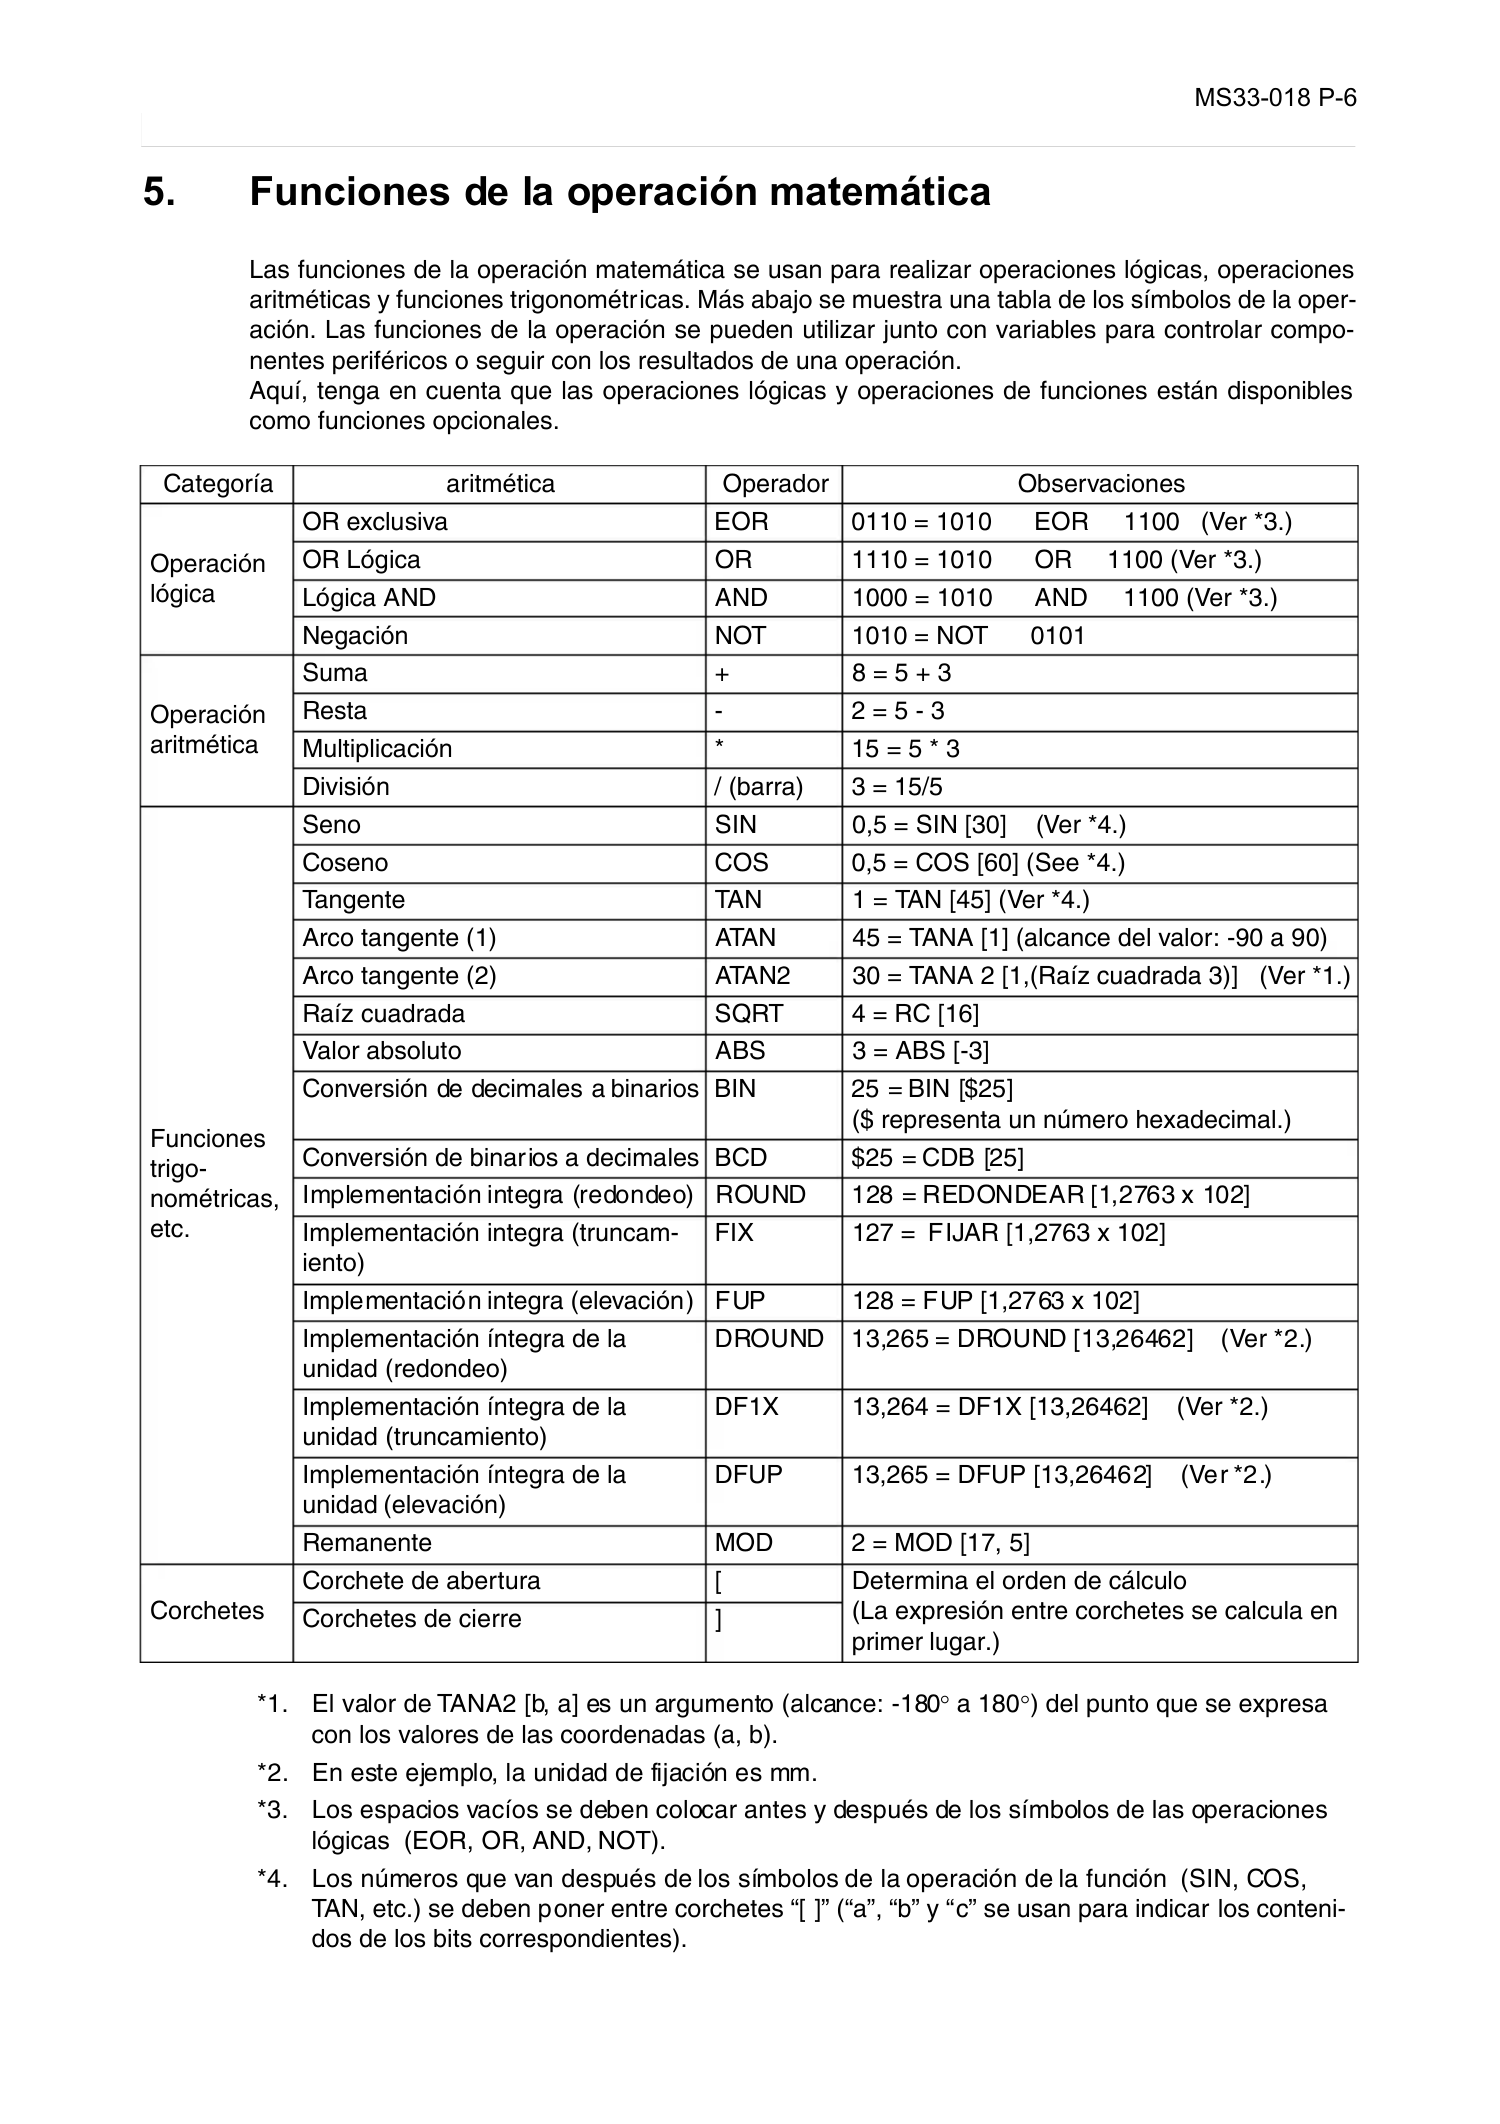
5. Funciones de la operación matemática
Eeoemm7p1008
Las funciones de la operación matemática se usan para realizar operaciones lógicas, operaciones
aritméticas y funciones trigonométricas. Más abajo se muestra una tabla de los símbolos de la oper-
ación. Las funciones de la operación se pueden utilizar junto con variables para controlar compo-
nentes periféricos o seguir con los resultados de una operación.
Aquí, tenga en cuenta que las operaciones lógicas y operaciones de funciones están disponibles
como funciones opcionales.
Categoría aritmética Operador Observaciones
Operación
lógica
OR exclusiva EOR 0110 = 1010 EOR 1100 (Ver *3.)
OR Lógica OR 1110 = 1010 OR 1100 (Ver *3.)
Lógica AND AND 1000 = 1010 AND 1100 (Ver *3.)
Negación NOT 1010 = NOT 0101
Operación
aritmética
Suma + 8 = 5 + 3
Resta - 2 = 5 - 3
Multiplicación * 15 = 5 * 3
División / (barra) 3 = 15/5
Funciones
trigo-
nométricas,
etc.
Seno SIN 0,5 = SIN [30] (Ver *4.)
Coseno COS 0,5 = COS [60] (See *4.)
Tangente TAN 1 = TAN [45] (Ver *4.)
Arco tangente (1) ATAN 45 = TANA [1] (alcance del valor: -90 a 90)
Arco tangente (2) ATAN2 30 = TANA 2 [1,(Raíz cuadrada 3)] (Ver *1.)
Raíz cuadrada SQRT 4 = RC [16]
Valor absoluto ABS 3 = ABS [-3]
Conversión de decimales a binarios BIN 25 = BIN [$25]
($ representa un número hexadecimal.)
Conversión de binarios a decimales BCD $25 = CDB [25]
Implementación integra (redondeo) ROUND 128 = REDONDEAR [1,2763 x 10²]
Implementación integra (truncam-
iento)
FIX 127 = FIJAR [1,2763 x 10²]
Implementación integra (elevación) FUP 128 = FUP [1,2763 x 10²]
Implementación íntegra de la
unidad (redondeo)
DROUND 13,265 = DROUND [13,26462] (Ver *2.)
Implementación íntegra de la
unidad (truncamiento)
DF1X 13,264 = DF1X [13,26462] (Ver *2.)
Implementación íntegra de la
unidad (elevación)
DFUP 13,265 = DFUP [13,26462] (Ver *2.)
Remanente MOD 2 = MOD [17, 5]
Corchetes
Corchete de abertura [ Determina el orden de cálculo
(La expresión entre corchetes se calcula en
primer lugar.)
Corchetes de cierre ]
*1. El valor de TANA2 [b, a] es un argumento (alcance: -180
°
a 180
°
) del punto que se expresa
con los valores de las coordenadas (a, b).
*2. En este ejemplo, la unidad de fijación es mm.
*3. Los espacios vacíos se deben colocar antes y después de los símbolos de las operaciones
lógicas (EOR, OR, AND, NOT).
*4. Los números que van después de los símbolos de la operación de la función (SIN, COS,
TAN, etc.) se deben poner entre corchetes “[ ]” (“a”, “b” y “c” se usan para indicar los conteni-
dos de los bits correspondientes).
Page 18
MS33-018 P-7
SECCIÓN 1 CONFIGURACIONES DEL PROGRAMA
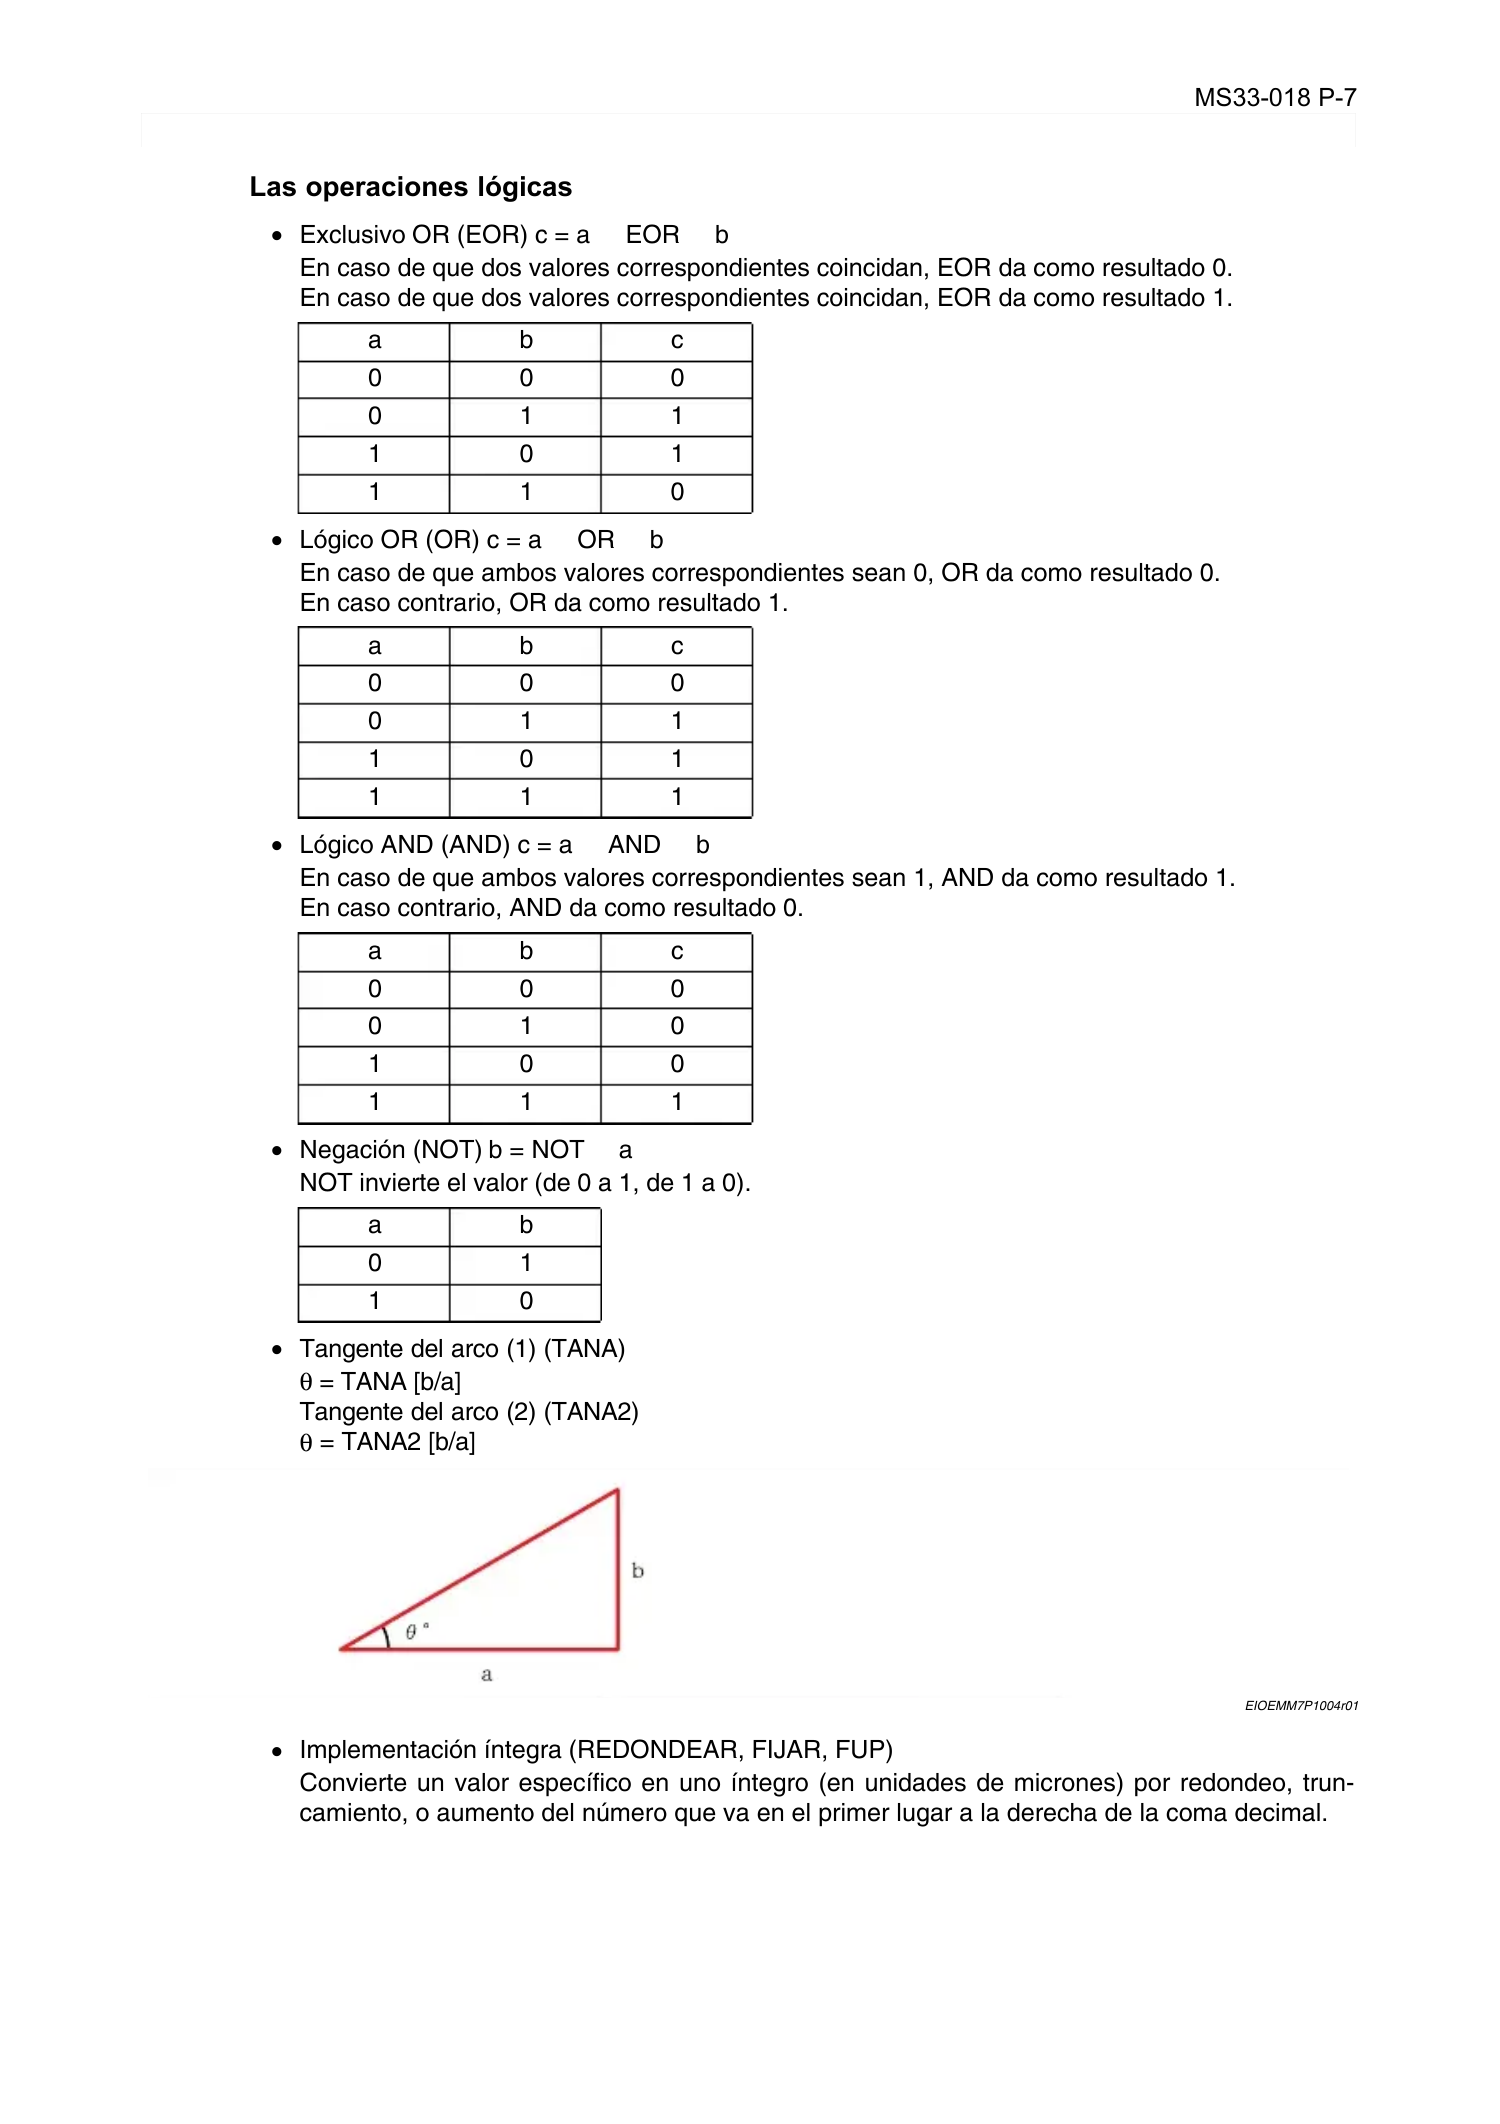
Las operaciones lógicas
•
Exclusivo OR (EOR) c = a EOR b
En caso de que dos valores correspondientes coincidan, EOR da como resultado 0.
En caso de que dos valores correspondientes coincidan, EOR da como resultado 1.
•
Lógico OR (OR) c = a OR b
En caso de que ambos valores correspondientes sean 0, OR da como resultado 0.
En caso contrario, OR da como resultado 1.
•
Lógico AND (AND) c = a AND b
En caso de que ambos valores correspondientes sean 1, AND da como resultado 1.
En caso contrario, AND da como resultado 0.
•
Negación (NOT) b = NOT a
NOT invierte el valor (de 0 a 1, de 1 a 0).
• Tangente del arco (1) (TANA)
θ
= TANA [b/a]
Tangente del arco (2) (TANA2)
θ
= TANA2 [b/a]
EIOEMM7P1004r01
•
Implementación íntegra (REDONDEAR, FIJAR, FUP)
Convierte un valor específico en uno íntegro (en unidades de micrones) por redondeo, trun-
camiento, o aumento del número que va en el primer lugar a la derecha de la coma decimal.
a b c
0 0 0
0 1 1
1 0 1
1 1 0
a b c
0 0 0
0 1 1
1 0 1
1 1 1
a b c
0 0 0
0 1 0
1 0 0
1 1 1
a b
0 1
1 0
Page 19
MS33-018 P-8
SECCIÓN 1 CONFIGURACIONES DEL PROGRAMA
6. Salto de bloque opcional
Eeoemm7p1009
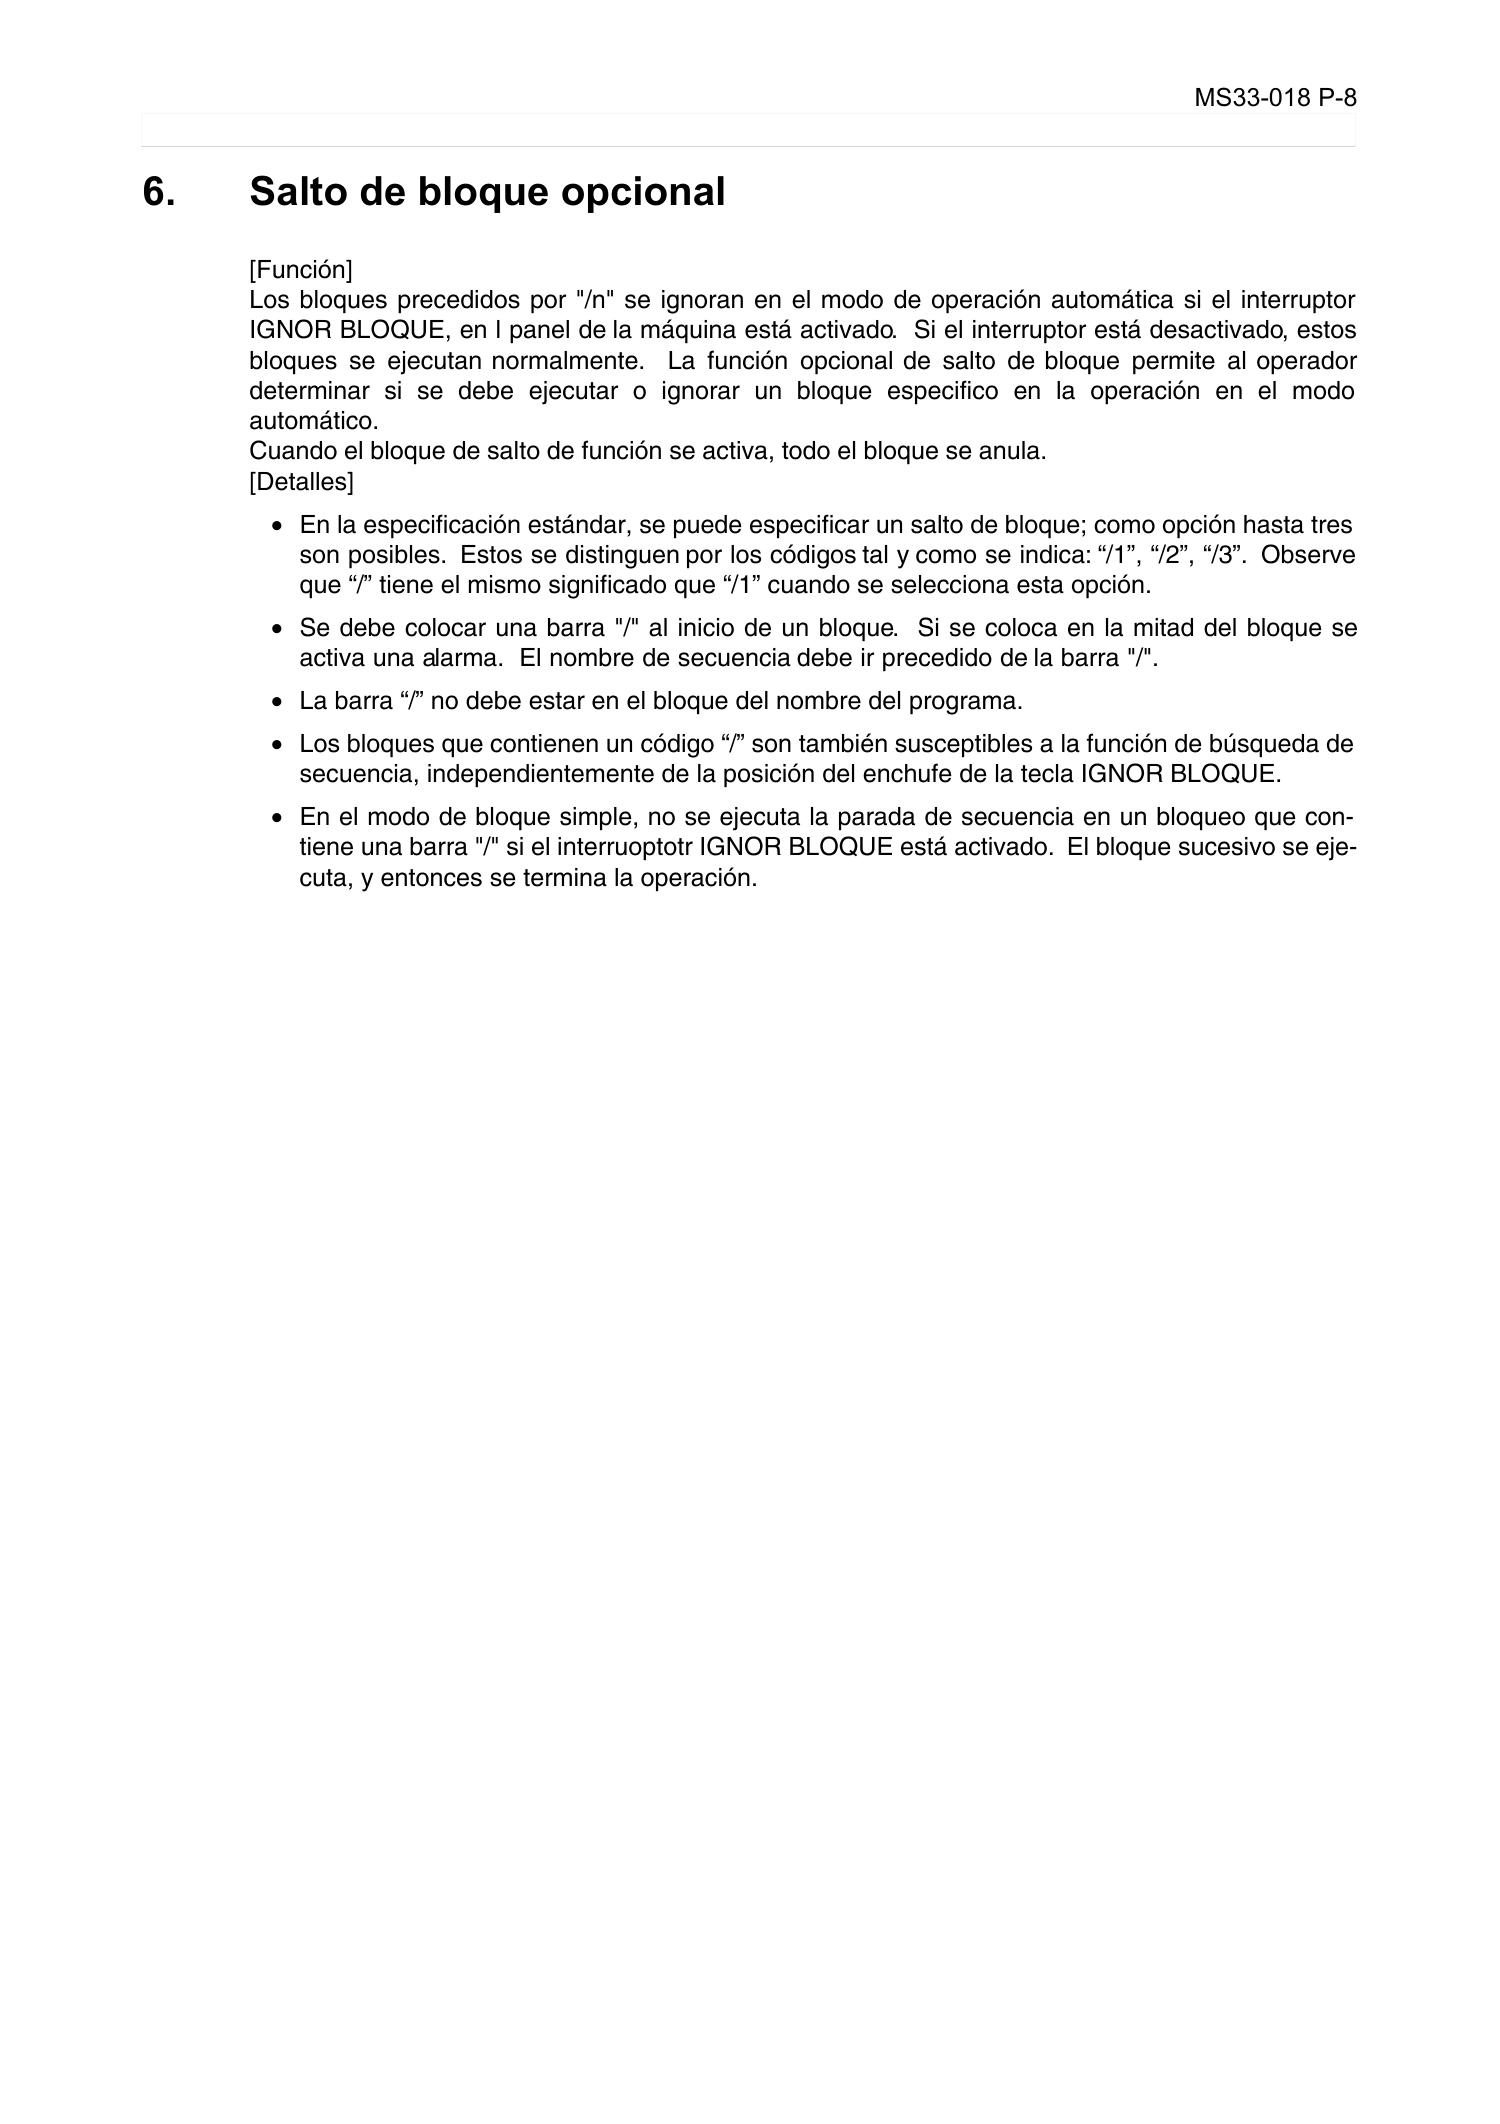
[Función]
Los bloques precedidos por "/n" se ignoran en el modo de operación automática si el interruptor
IGNOR BLOQUE, en l panel de la máquina está activado. Si el interruptor está desactivado, estos
bloques se ejecutan normalmente. La función opcional de salto de bloque permite al operador
determinar si se debe ejecutar o ignorar un bloque especifico en la operación en el modo
automático.
Cuando el bloque de salto de función se activa, todo el bloque se anula.
[Detalles]
•
En la especificación estándar, se puede especificar un salto de bloque; como opción hasta tres
son posibles. Estos se distinguen por los códigos tal y como se indica: “/1”, “/2”, “/3”. Observe
que “/” tiene el mismo significado que “/1” cuando se selecciona esta opción.
•
Se debe colocar una barra "/" al inicio de un bloque. Si se coloca en la mitad del bloque se
activa una alarma. El nombre de secuencia debe ir precedido de la barra "/".
• La barra “/” no debe estar en el bloque del nombre del programa.
•
Los bloques que contienen un código “/” son también susceptibles a la función de búsqueda de
secuencia, independientemente de la posición del enchufe de la tecla IGNOR BLOQUE.
•
En el modo de bloque simple, no se ejecuta la parada de secuencia en un bloqueo que con-
tiene una barra "/" si el interruoptotr IGNOR BLOQUE está activado. El bloque sucesivo se eje-
cuta, y entonces se termina la operación.
Page 20
MS33-018 P-9
SECCIÓN 1 CONFIGURACIONES DEL PROGRAMA
7. Función de ramificación de programa (opcional)
Eeoemm7p1010
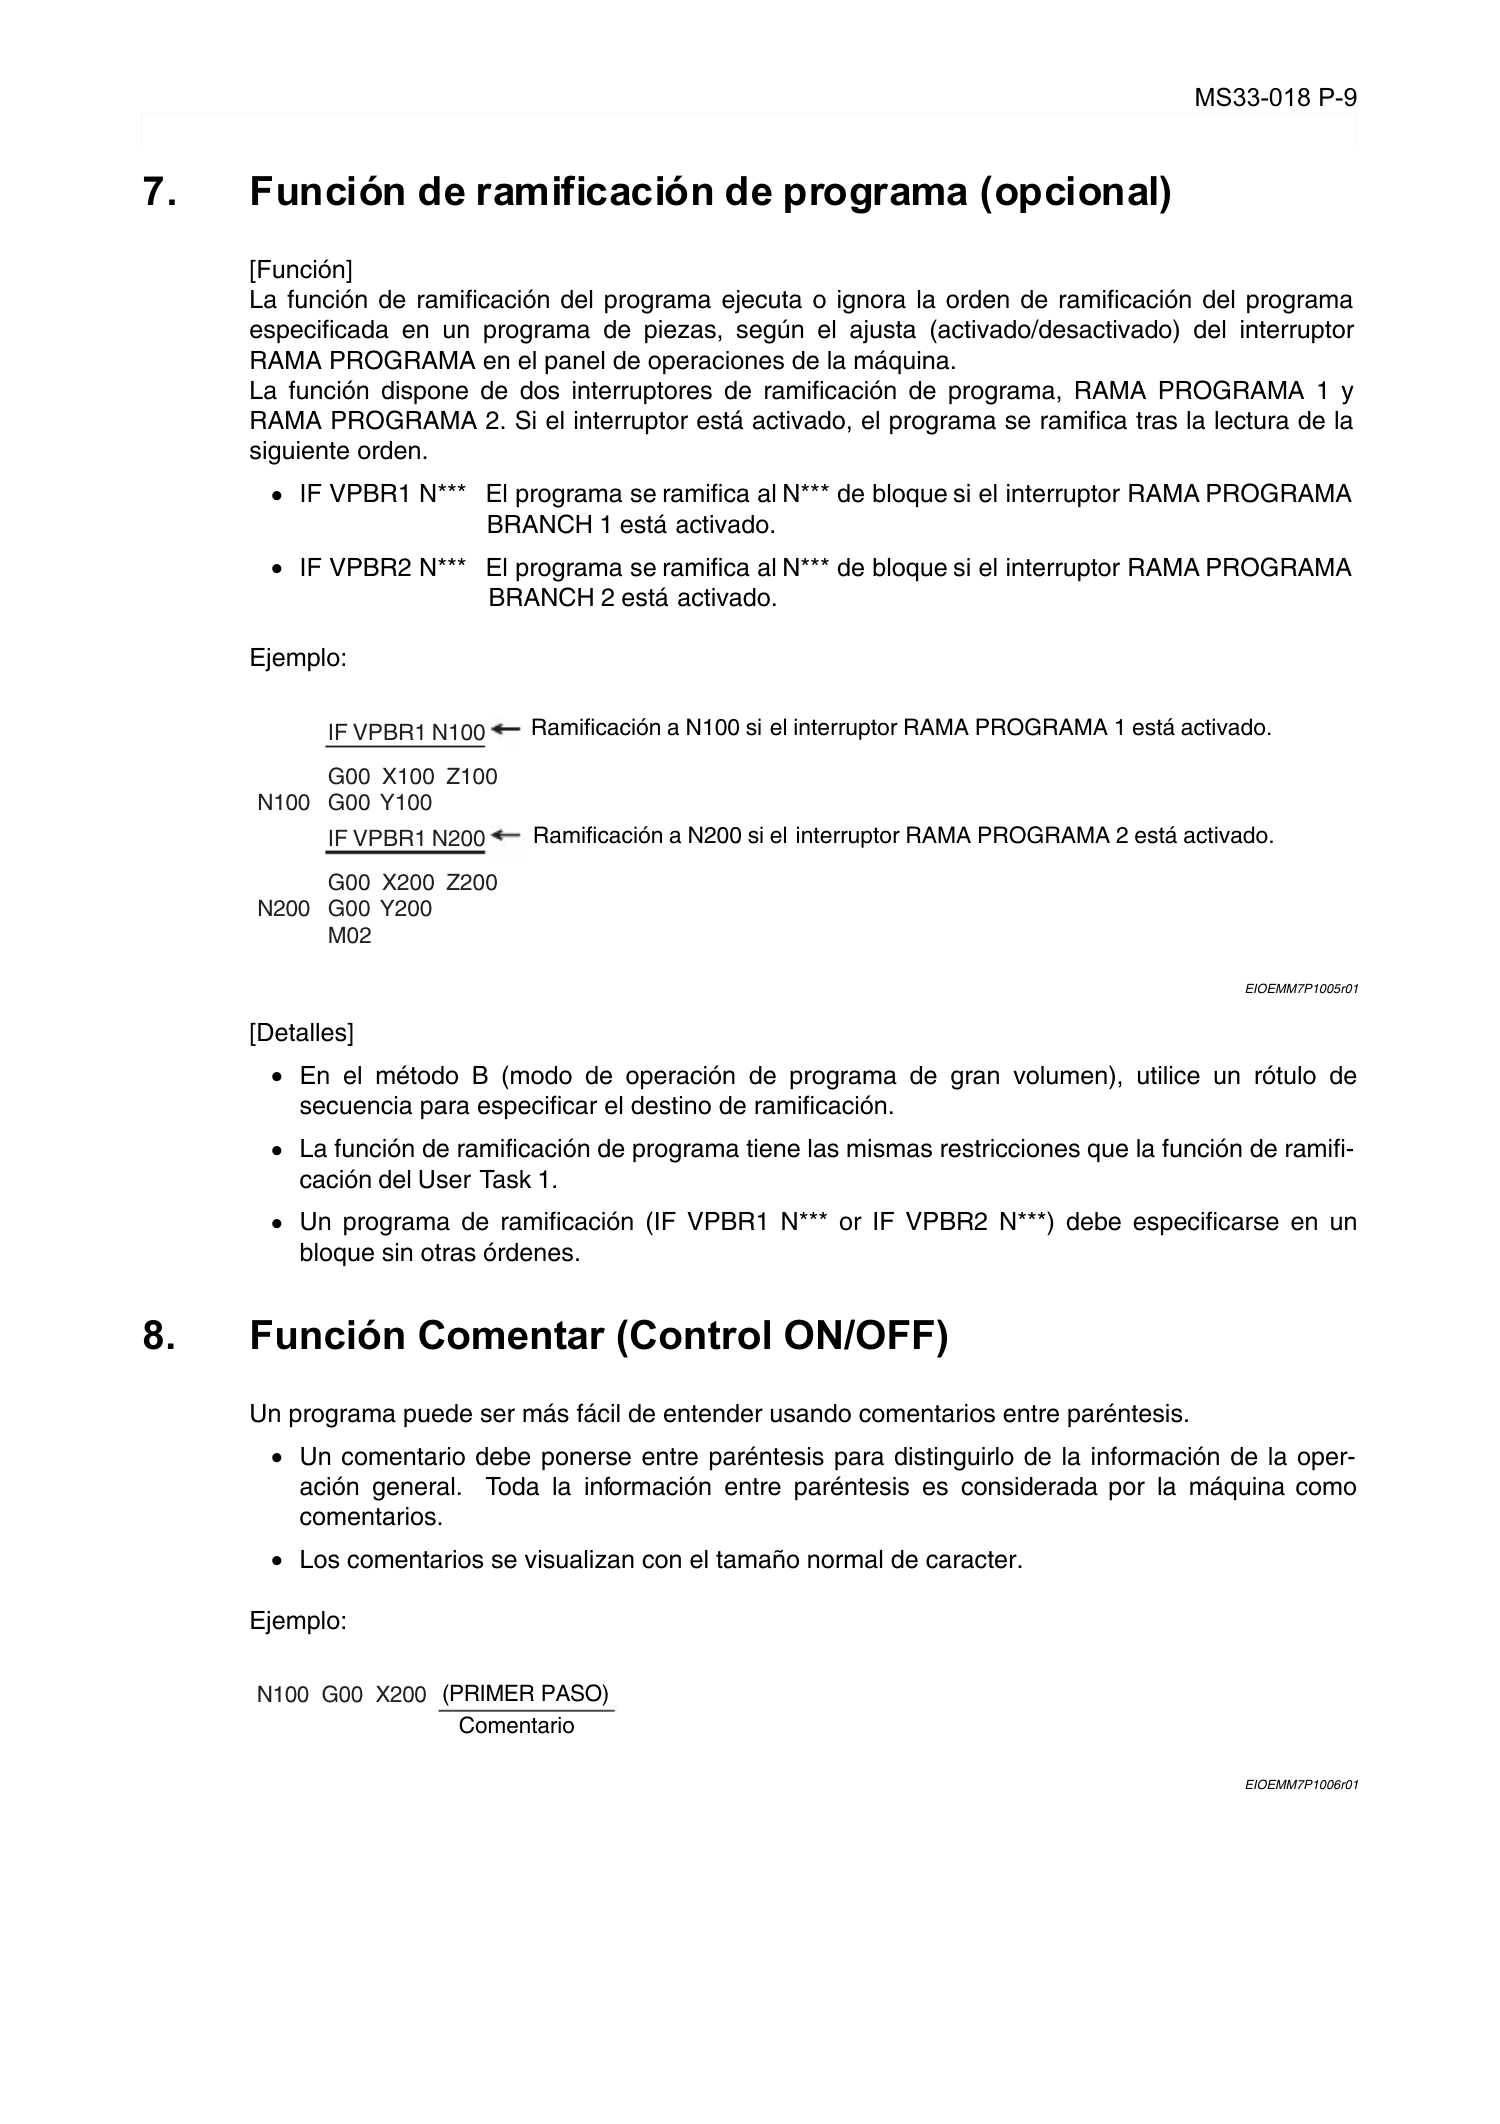
[Función]
La función de ramificación del programa ejecuta o ignora la orden de ramificación del programa
especificada en un programa de piezas, según el ajusta (activado/desactivado) del interruptor
RAMA PROGRAMA en el panel de operaciones de la máquina.
La función dispone de dos interruptores de ramificación de programa, RAMA PROGRAMA 1 y
RAMA PROGRAMA 2. Si el interruptor está activado, el programa se ramifica tras la lectura de la
siguiente orden.
•
IF VPBR1 N*** El programa se ramifica al N*** de bloque si el interruptor RAMA PROGRAMA
BRANCH 1 está activado.
• IF VPBR2 N*** El programa se ramifica al N*** de bloque si el interruptor RAMA PROGRAMA
BRANCH 2 está activado.
Ejemplo:
EIOEMM7P1005r01
[Detalles]
•
En el método B (modo de operación de programa de gran volumen), utilice un rótulo de
secuencia para especificar el destino de ramificación.
•
La función de ramificación de programa tiene las mismas restricciones que la función de ramifi-
cación del User Task 1.
•
Un programa de ramificación (IF VPBR1 N*** or IF VPBR2 N***) debe especificarse en un
bloque sin otras órdenes.
8. Función Comentar (Control ON/OFF)
Eeoemm7p1011
Un programa puede ser más fácil de entender usando comentarios entre paréntesis.
•
Un comentario debe ponerse entre paréntesis para distinguirlo de la información de la oper-
ación general. Toda la información entre paréntesis es considerada por la máquina como
comentarios.
•
Los comentarios se visualizan con el tamaño normal de caracter.
Ejemplo:
EIOEMM7P1006r01
IF VPBR1 N100
G00 X100 Z100
G00 Y100N100
IF VPBR1 N200
G00 X200 Z200
G00 Y200
M02
N200
Ramificación a N100 si el interruptor RAMA PROGRAMA 1 está activado.
Ramificación a N200 si el interruptor RAMA PROGRAMA 2 está activado.
N100 G00 X200
(PRIMER PASO)
Comentario
Page 21
MS33-018 P-10
SECCIÓN 1 CONFIGURACIONES DEL PROGRAMA
9. Función de mensaje (opcional)
Eeoemm7p1012
[Función]
En la ramificación condicional, puede ser necesario visualizar un mensaje, dependiendo del proce-
samiento en el destino de la ramificación. La función de mensaje se utiliza en tales casos, y el men-
saje se visualiza en caracteres ampliados.
[Formato]
MSG (enunciado de mensaje)
[Detalles]
•
La visualización de un enunciado de mensaje en la pantalla es dos veces superior al tamaño
normal de caracteres.
• Si el código MSG no viene seguido de un enunciado de mensaje, se visualiza el último enunci-
ado de comentario dado hasta el bloque actual.
•
En un enunciado de mensaje, se pueden utilizar hasta 128 caracteres.
•
La función de mensaje es posible sólo durante el modo de operaciones de la máquina.
• El siguiente código se puede utilizar en el programa para regresar la pantalla al estado previo,
una vez visualizado el mensaje NMSG
10. Métodos de operación y capacidad de la memoria de
almacenaje del programa
Eeoemm7p1013
(1) Capacidad de operación
El NC utiliza la memoria para almacenar programas de mecanizado. La capacidad de la
memoria se puede seleccionar dependiendo del tamaño del programa de mecanizado. Para su
ejecución, un programa se transfiere desde la memoria a la memoria intermedia de opera-
ciones(RAM).
Si el tamaño del programa es superior a la capacidad de la memoria intermedia de opera-
ciones(por ejemplo, si el tamaño del programa es superior a 320 m (1050ft),(siendo 320m la
capacidad de la memoria intermedia de operaciones), el programa no puede transferirse en un
lote (en una sola vez) de la memoria a la memoria intermedia de operaciones. Dependiendo
del tamaño de un programa en comparación con la capacidad de la memoria intermedia de
operaciones, están disponibles dos tipos de operación (método de operación A y método de
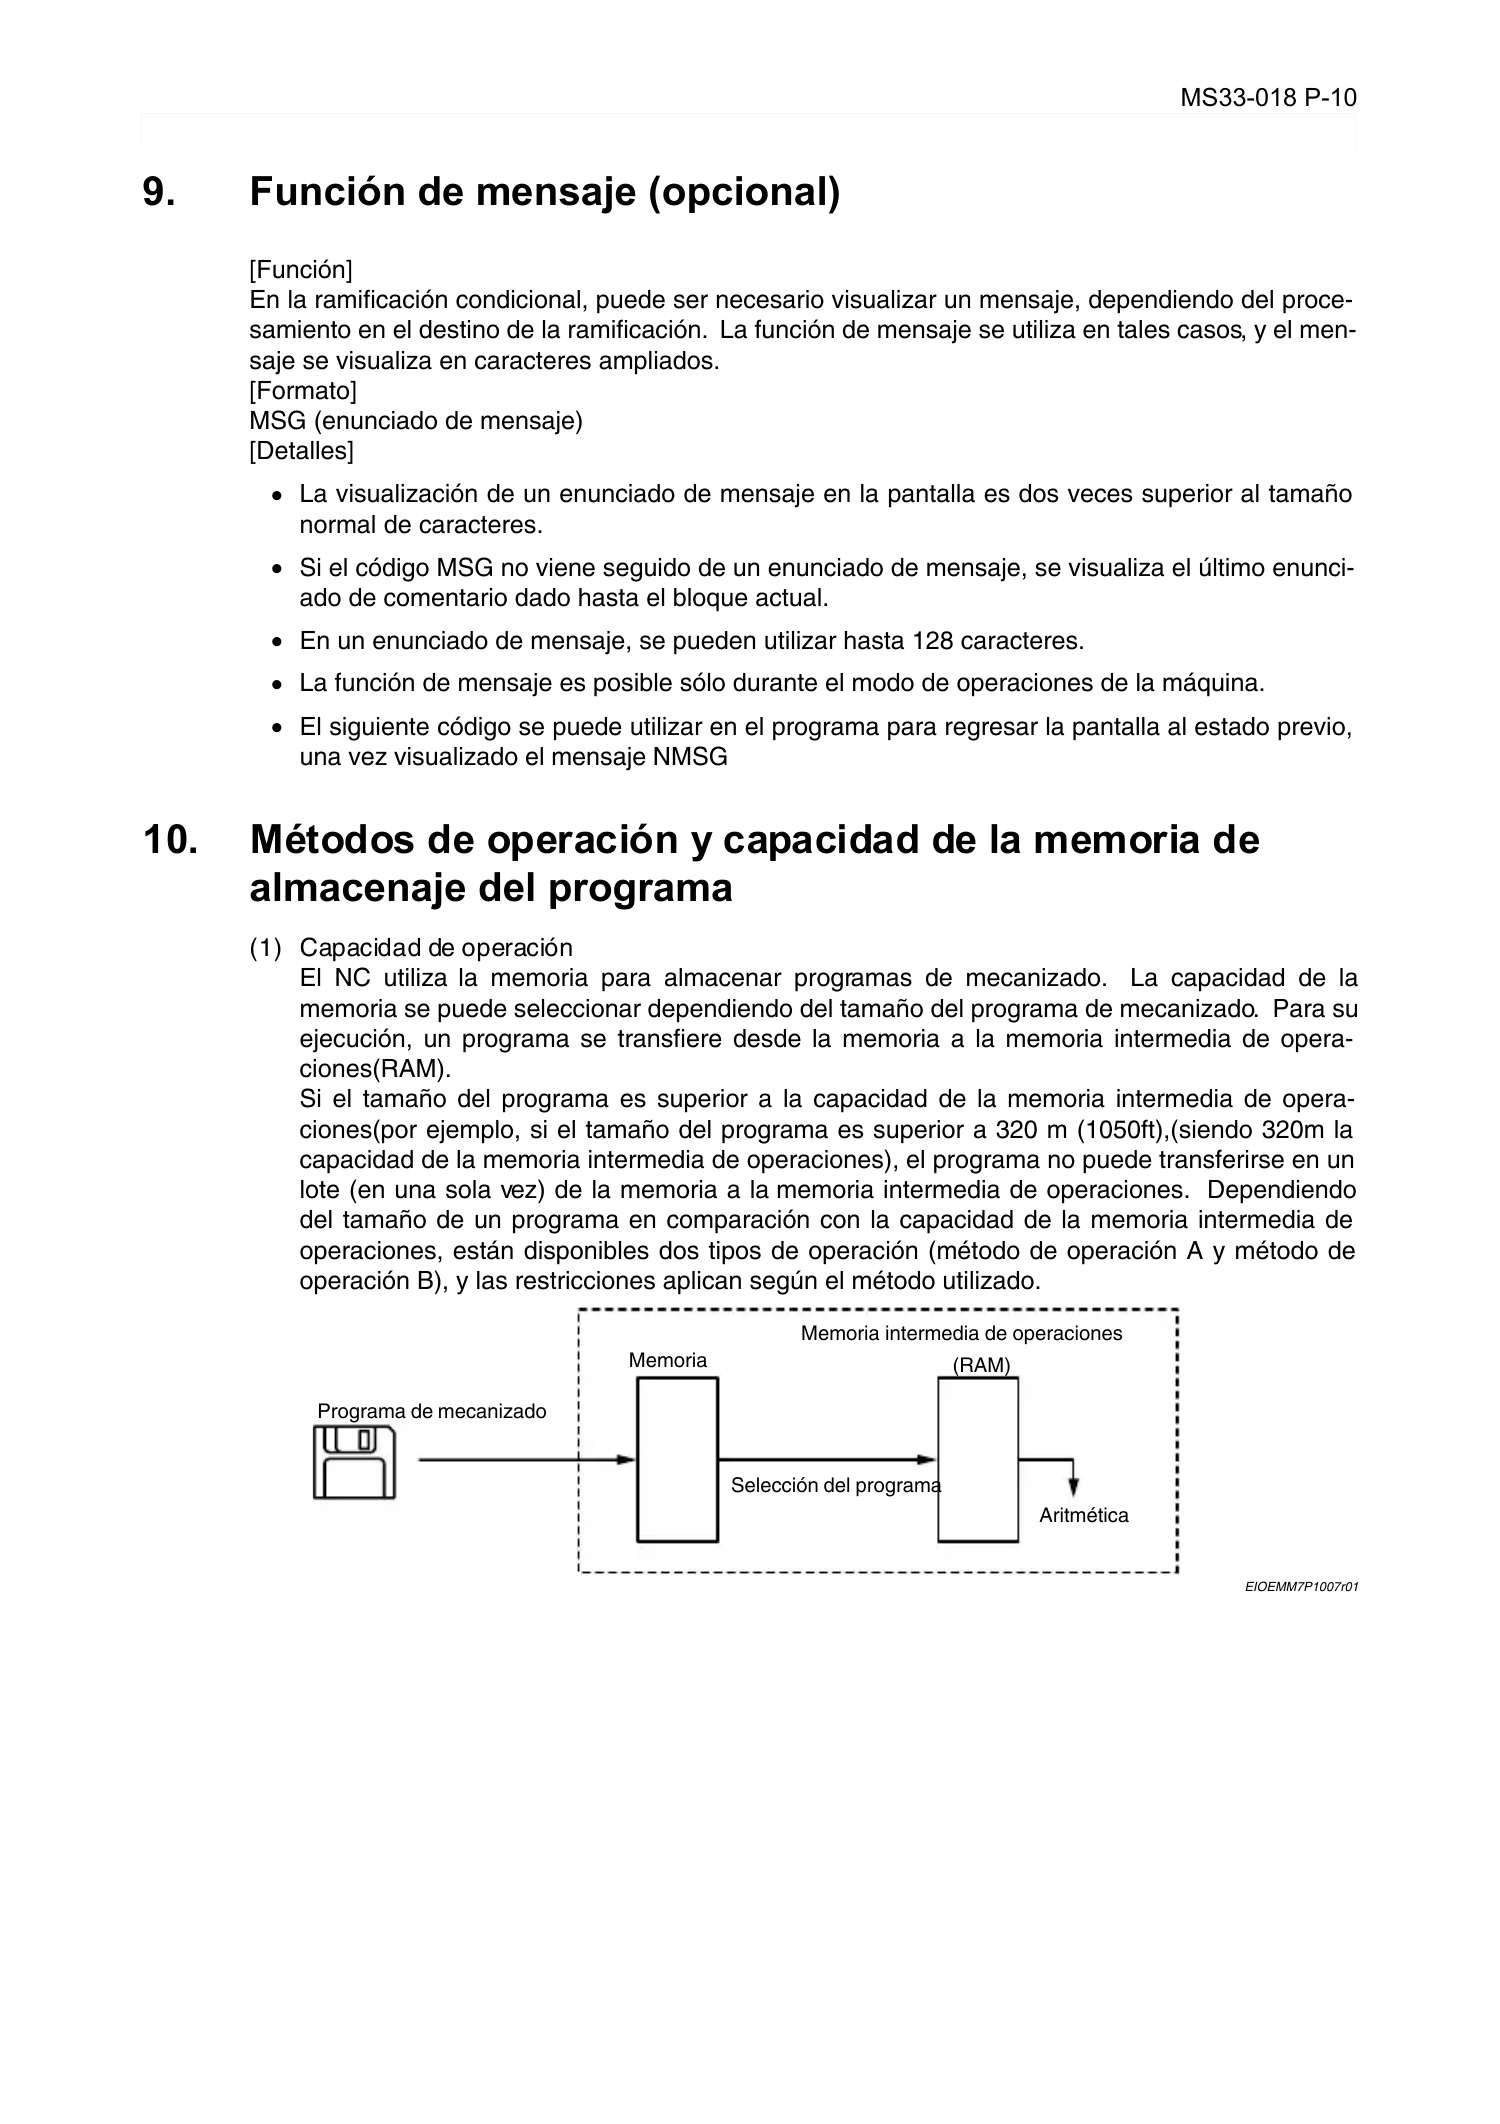
operación B), y las restricciones aplican según el método utilizado.
EIOEMM7P1007r01
Programa de mecanizado
Memoria
Memoria intermedia de operaciones
(RAM)
Selección del programa
Aritmética
Page 22
MS33-018 P-11
SECCIÓN 1 CONFIGURACIONES DEL PROGRAMA
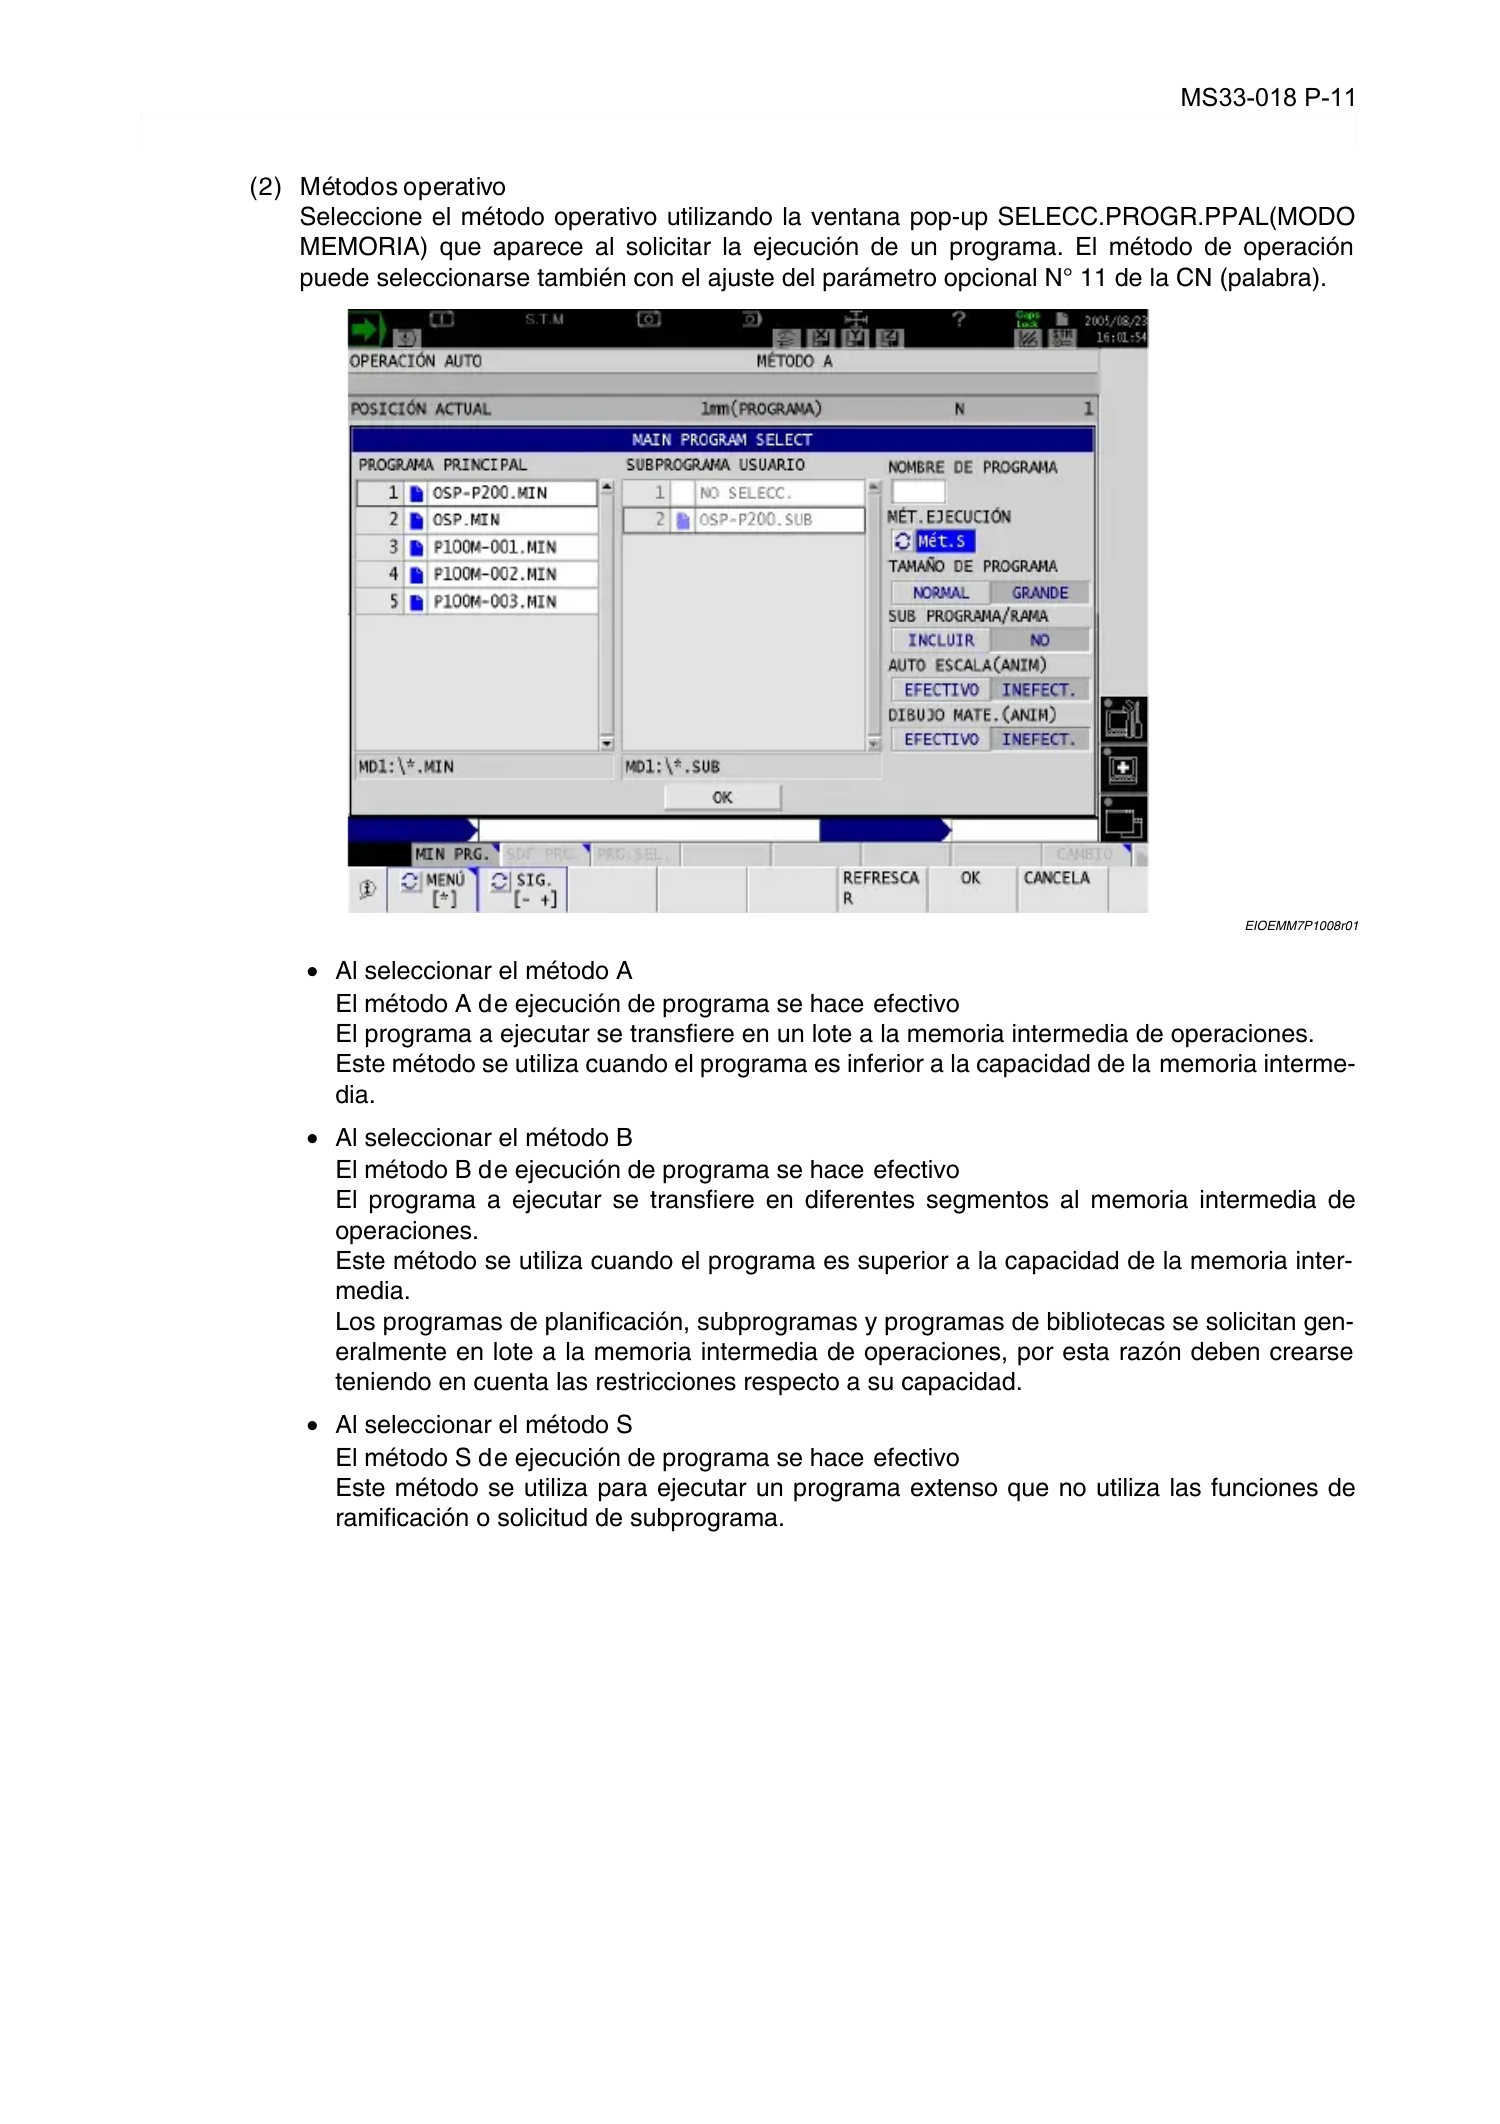
(2) Métodos operativo
Seleccione el método operativo utilizando la ventana pop-up SELECC.PROGR.PPAL(MODO
MEMORIA) que aparece al solicitar la ejecución de un programa. El método de operación
puede seleccionarse también con el ajuste del parámetro opcional N° 11 de la CN (palabra).
EIOEMM7P1008r01
•
Al seleccionar el método A
El método A de ejecución de programa se hace efectivo
El programa a ejecutar se transfiere en un lote a la memoria intermedia de operaciones.
Este método se utiliza cuando el programa es inferior a la capacidad de la memoria interme-
dia.
•
Al seleccionar el método B
El método B de ejecución de programa se hace efectivo
El programa a ejecutar se transfiere en diferentes segmentos al memoria intermedia de
operaciones.
Este método se utiliza cuando el programa es superior a la capacidad de la memoria inter-
media.
Los programas de planificación, subprogramas y programas de bibliotecas se solicitan gen-
eralmente en lote a la memoria intermedia de operaciones, por esta razón deben crearse
teniendo en cuenta las restricciones respecto a su capacidad.
•
Al seleccionar el método S
El método S de ejecución de programa se hace efectivo
Este método se utiliza para ejecutar un programa extenso que no utiliza las funciones de
ramificación o solicitud de subprograma.
Page 23
MS33-018 P-12
SECCIÓN 1 CONFIGURACIONES DEL PROGRAMA
•
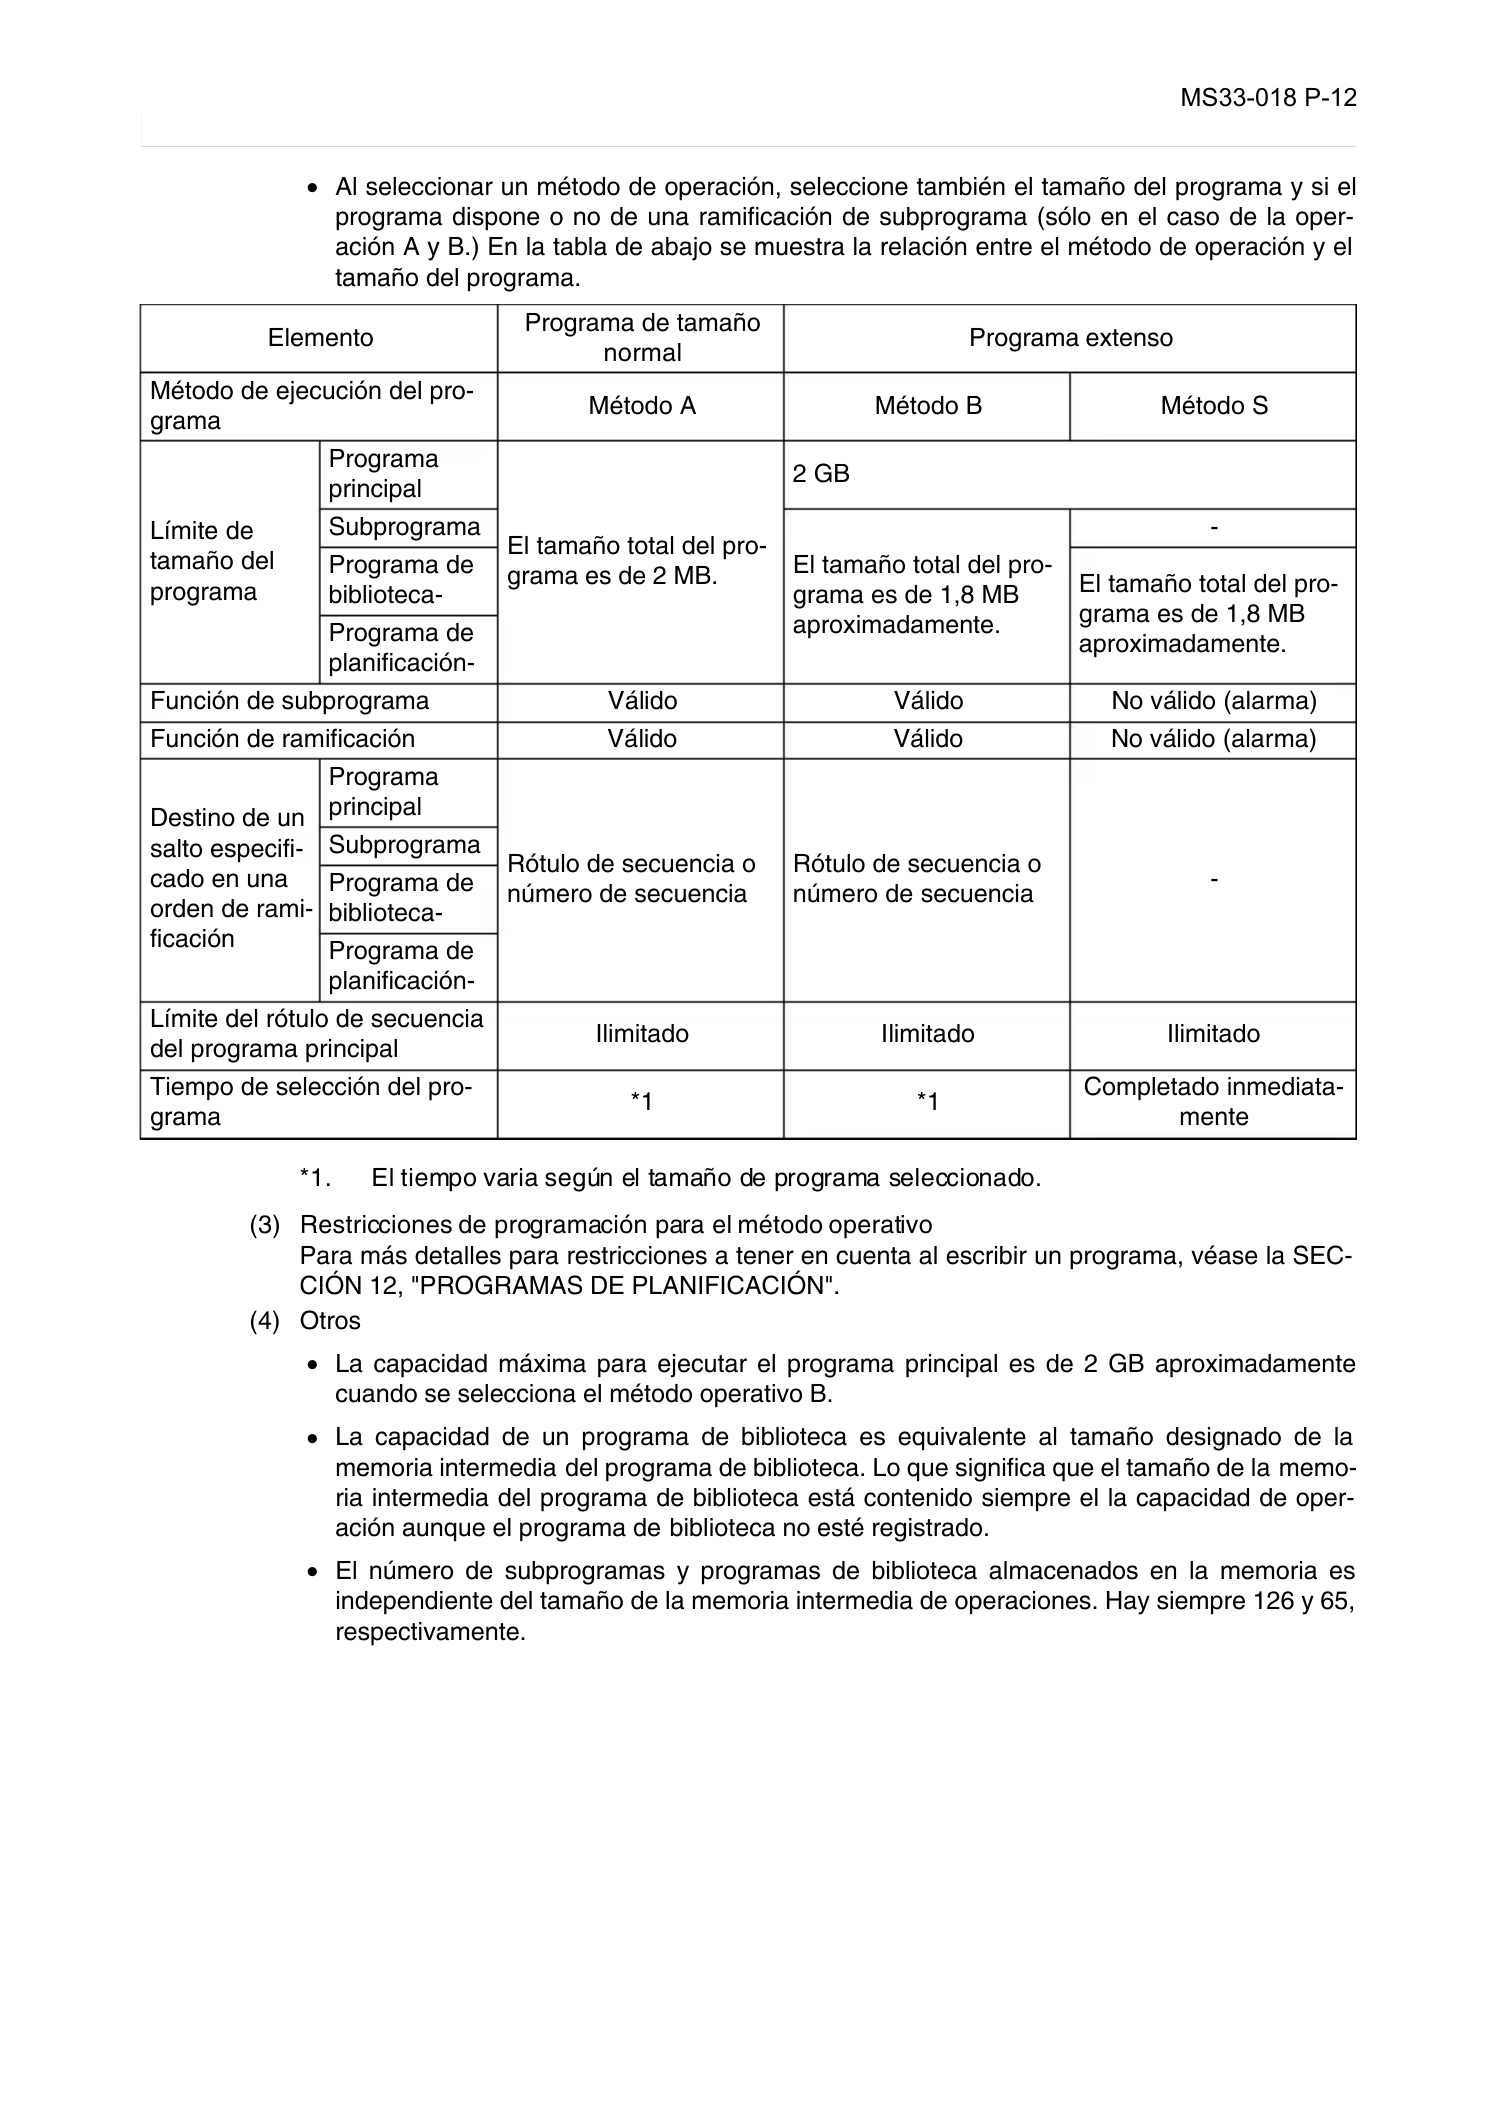
Al seleccionar un método de operación, seleccione también el tamaño del programa y si el
programa dispone o no de una ramificación de subprograma (sólo en el caso de la oper-
ación A y B.) En la tabla de abajo se muestra la relación entre el método de operación y el
tamaño del programa.
(3) Restricciones de programación para el método operativo
Para más detalles para restricciones a tener en cuenta al escribir un programa, véase la SEC-
CIÓN 12, "PROGRAMAS DE PLANIFICACIÓN".
(4) Otros
•
La capacidad máxima para ejecutar el programa principal es de 2 GB aproximadamente
cuando se selecciona el método operativo B.
•
La capacidad de un programa de biblioteca es equivalente al tamaño designado de la
memoria intermedia del programa de biblioteca. Lo que significa que el tamaño de la memo-
ria intermedia del programa de biblioteca está contenido siempre el la capacidad de oper-
ación aunque el programa de biblioteca no esté registrado.
•
El número de subprogramas y programas de biblioteca almacenados en la memoria es
independiente del tamaño de la memoria intermedia de operaciones. Hay siempre 126 y 65,
respectivamente.
Elemento
Programa de tamaño
normal
Programa extenso
Método de ejecución del pro-
grama
Método A Método B Método S
Límite de
tamaño del
programa
Programa
principal
El tamaño total del pro-
grama es de 2 MB.
2 GB
Subprograma
El tamaño total del pro-
grama es de 1,8 MB
aproximadamente.
-
Programa de
biblioteca-
El tamaño total del pro-
grama es de 1,8 MB
aproximadamente.
Programa de
planificación-
Función de subprograma Válido Válido No válido (alarma)
Función de ramificación Válido Válido No válido (alarma)
Destino de un
salto especifi-
cado en una
orden de rami-
ficación
Programa
principal
Rótulo de secuencia o
número de secuencia
Rótulo de secuencia o
número de secuencia
-
Subprograma
Programa de
biblioteca-
Programa de
planificación-
Límite del rótulo de secuencia
del programa principal
Ilimitado Ilimitado Ilimitado
Tiempo de selección del pro-
grama
*1 *1
Completado inmediata-
mente
*1. El tiempo varia según el tamaño de programa seleccionado.
Page 24
MS33-018 P-13
SECCIÓN 2 COMANDOS Y SISTEMAS DE COORDENADAS
SECCIÓN 2 COMANDOS Y SISTEMAS DE
COORDENADAS
1. Sistemas de coordenadas
1-1. Valores y sistemas de coordenadas
Eeoemm7p2001
Para desplazar una herramienta de corte a una posición de destino, debe establecerse un sistema
de coordenadas para especificar la posición de destino mediante valores de coordenadas en el sis-
tema de coordenadas.
El sistema OSP-P200M utiliza tres tipos de sistemas de coordenadas (sistema de coordenadas de
la máquina, sistema de coordenadas de trabajo, y sistema de coordenadas local) A continuación
ofrece una breve explicación sobre los diferentes sistemas de coordenadas.
• Sistema de coordenadas para máquinas.
El sistema de coordenadas viene ajustado por los fabricantes de la máquina. El usuario puede
modificar el ajuste, en tal caso los valores de ajuste relacionados con la máquina, tales como
datos de compensación de error de paso y valores de límite de desplazamiento deberán modi-
ficarse también.
•
Sistema de coordenadas de la máquina
Un sistema de coordenadas de trabajo es ajustado por el usuario
•
Sistema de coordenadas local
Un sistema de coordenadas local es ajustado temporalmente por las órdenes de un programa.
El usuario puede seleccionar el sistema de coordenadas a utilizar según necesidad entre los
indicados arriba.
Un valor de coordenadas está representado por componentes de los ejes que forman el sis-
tema de coordenadas. Normalmente se utiliza un máximo de componentes de seis ejes (el
número varia según las especificaciones de la unidad de CN.)
Ejemplo:
EIOEMM7P2001r01
El número de ejes de programación, es decir, el número de componentes de ejes utilizados
para definir un valor de coordenadas varía dependiendo de las especificaciones de la máquina.
Este manual utilita la siguiente designación para indicar un valor de coordenadas.
IP__
1-2. Punto cero de la máquina y sistema de coordenadas de la
máquina
Eeoemm7p2002
El punto de referencia específico para la máquina individual se considera como el punto cero de la
máquina y el sistema de coordenadas que tiene como origen el punto cero de la máquina se con-
sidera como el sistema de coordenadas de la máquina.
El punto cero de la máquina está ajustado para cada máquina individual mediante los parámetros
del sistema.
Los límites de fin de desplazamiento y las posiciones de origen están ajustados en el sistema de
coordenadas de la máquina, por tanto el usuario no debe cambiar la ubicación de la máquina cero.
Una herramienta de corte no se desplaza siempre al punto cero de la máquina.
X__Y__Z__W__A__C__
Page 25
MS33-018 P-14
SECCIÓN 2 COMANDOS Y SISTEMAS DE COORDENADAS
1-3. Sistema de coordenadas de trabajo
Eeoemm7p2003
El sistema de coordenadas utilizado para mecanizar piezas de trabajo recibe el nombre de sistema
de coordenadas de trabajo.
•
Antes de iniciar la operación, los sistemas de coordenadas se establecen y almacenan con los
números del sistema de coordenadas de trabajo en la memoria. El sistema de coordenadas de
trabajo deseado se solicita al iniciar el mecanizado.
•
Los sistemas de coordenadas de trabajo se ajustan especificando la distancia desde el punto
cero de la máquina al origen de un sistema de coordenadas de trabajo como un valor de deca-
laje (decalaje cero de trabajo).
•
Para más detalles, véase la SECCIÓN 4, "Selección de sistemas de coordenadas de trabajo" y
SECCIÓN 4, " Cambio del sistema de coordenadas de trabajo."
1-4. Sistema de coordenadas local
Eeoemm7p2004
La programación del mecanizado completo de una pieza de trabajo utilizando sólo un sistema de
coordenadas de trabajo puede resultar difícil en algunas partes de la pieza de trabajo. En tales
casos, se facilita la programación al ajustar un nuevo sistema de coordenadas apropiado para
partes especificas de la pieza de trabajo.
El nuevo sistema de coordenadas recibe el nombre de sistema de coordenadas local.
•
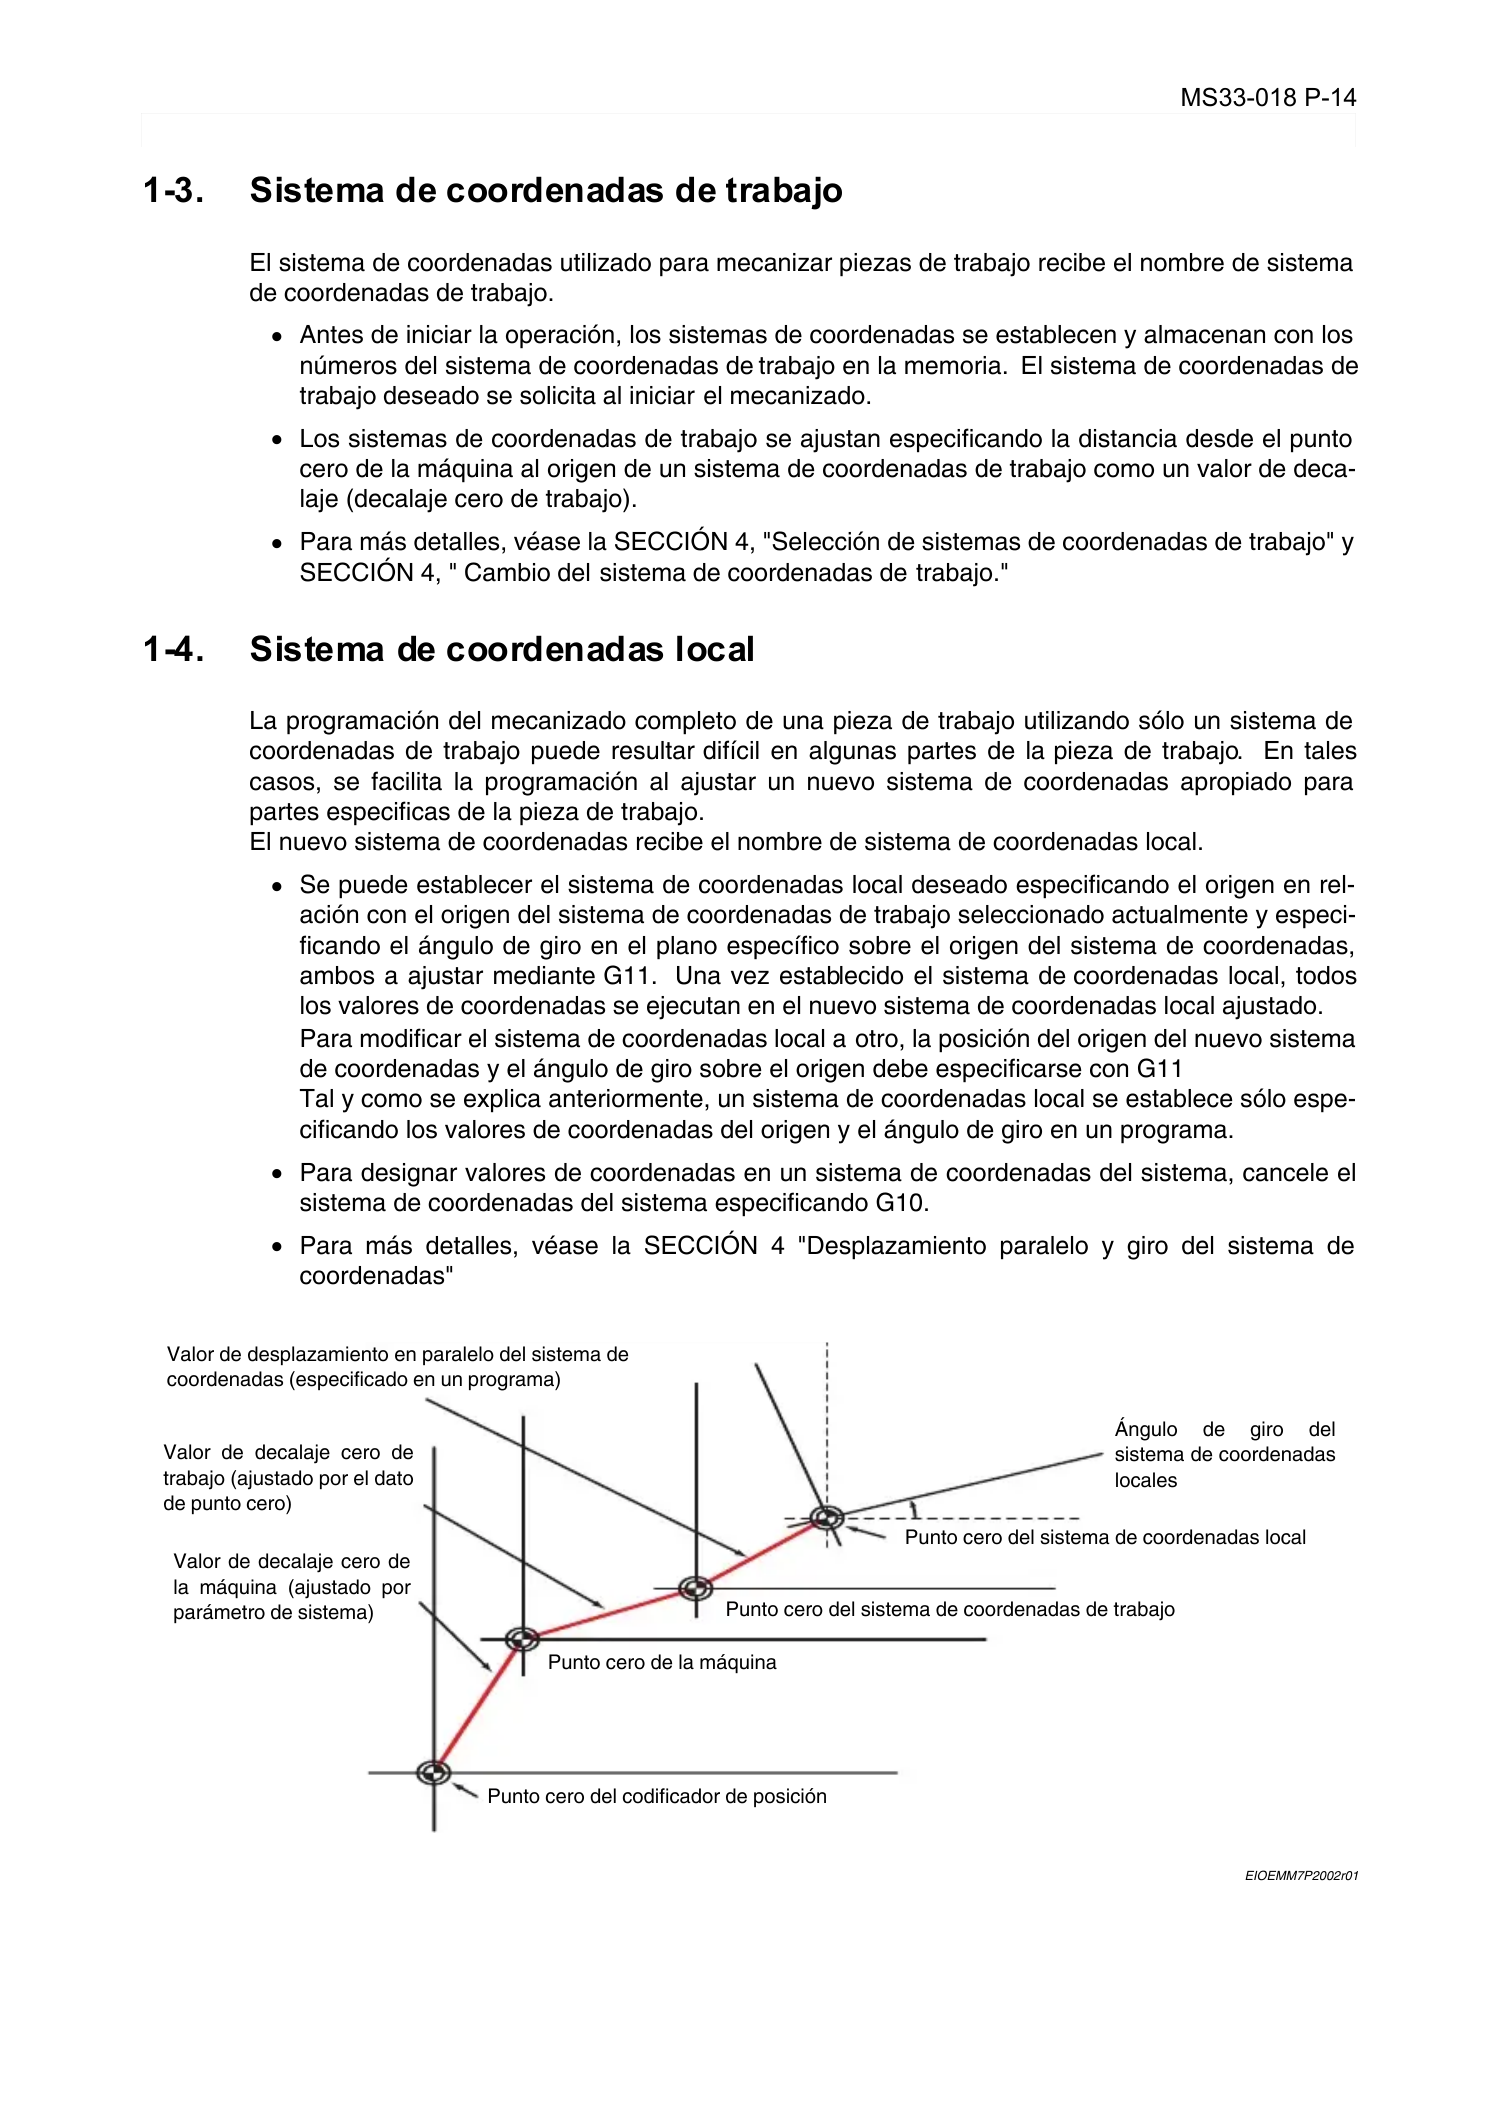
Se puede establecer el sistema de coordenadas local deseado especificando el origen en rel-
ación con el origen del sistema de coordenadas de trabajo seleccionado actualmente y especi-
ficando el ángulo de giro en el plano específico sobre el origen del sistema de coordenadas,
ambos a ajustar mediante G11. Una vez establecido el sistema de coordenadas local, todos
los valores de coordenadas se ejecutan en el nuevo sistema de coordenadas local ajustado.
Para modificar el sistema de coordenadas local a otro, la posición del origen del nuevo sistema
de coordenadas y el ángulo de giro sobre el origen debe especificarse con G11
Tal y como se explica anteriormente, un sistema de coordenadas local se establece sólo espe-
cificando los valores de coordenadas del origen y el ángulo de giro en un programa.
•
Para designar valores de coordenadas en un sistema de coordenadas del sistema, cancele el
sistema de coordenadas del sistema especificando G10.
•
Para más detalles, véase la SECCIÓN 4 "Desplazamiento paralelo y giro del sistema de
coordenadas"
EIOEMM7P2002r01
Valor de desplazamiento en paralelo del sistema de
coordenadas (especificado en un programa)
Valor de decalaje cero de
trabajo (ajustado por el dato
de punto cero)
Valor de decalaje cero de
la máquina (ajustado por
parámetro de sistema)
Ángulo de giro del
sistema de coordenadas
locales
Punto cero del sistema de coordenadas local
Punto cero del sistema de coordenadas de trabajo
Punto cero de la máquina
Punto cero del codificador de posición
Page 26
MS33-018 P-15
SECCIÓN 2 COMANDOS Y SISTEMAS DE COORDENADAS
2. Órdenes de coordenadas
2-1. Ejes controlados numéricamente
Eeoemm7p2005
•
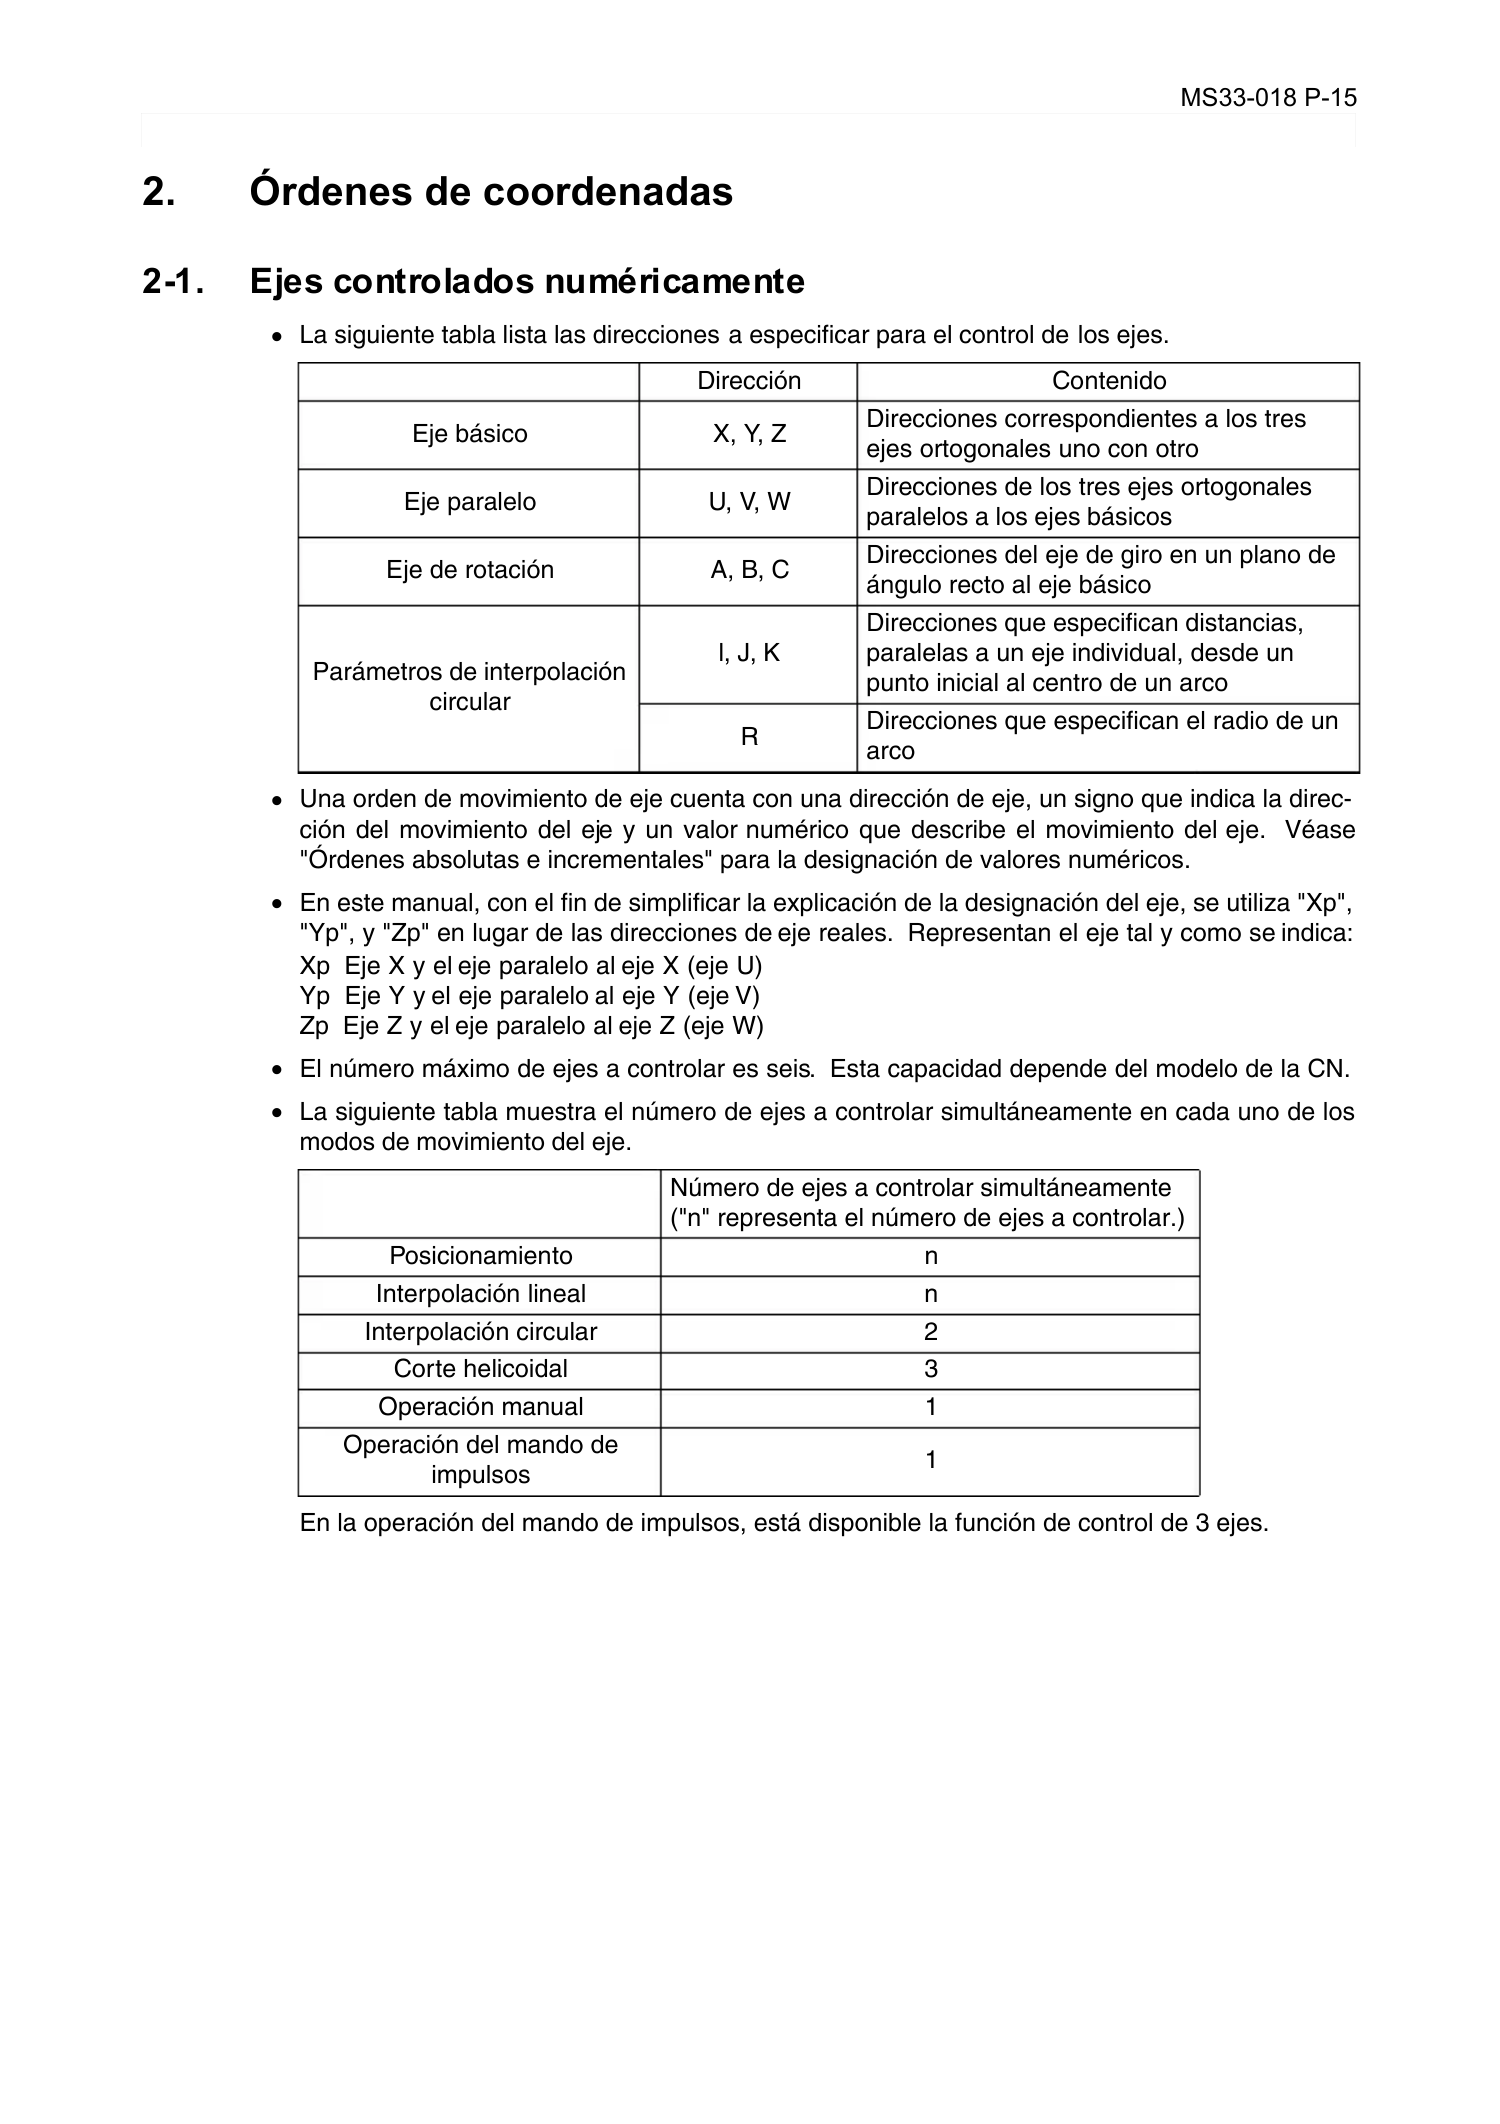
La siguiente tabla lista las direcciones a especificar para el control de los ejes.
•
Una orden de movimiento de eje cuenta con una dirección de eje, un signo que indica la direc-
ción del movimiento del eje y un valor numérico que describe el movimiento del eje. Véase
"Órdenes absolutas e incrementales" para la designación de valores numéricos.
•
En este manual, con el fin de simplificar la explicación de la designación del eje, se utiliza "Xp",
"Yp", y "Zp" en lugar de las direcciones de eje reales. Representan el eje tal y como se indica:
Xp Eje X y el eje paralelo al eje X (eje U)
Yp Eje Y y el eje paralelo al eje Y (eje V)
Zp Eje Z y el eje paralelo al eje Z (eje W)
•
El número máximo de ejes a controlar es seis. Esta capacidad depende del modelo de la CN.
•
La siguiente tabla muestra el número de ejes a controlar simultáneamente en cada uno de los
modos de movimiento del eje.
En la operación del mando de impulsos, está disponible la función de control de 3 ejes.
Dirección Contenido
Eje básico X, Y, Z
Direcciones correspondientes a los tres
ejes ortogonales uno con otro
Eje paralelo U, V, W
Direcciones de los tres ejes ortogonales
paralelos a los ejes básicos
Eje de rotación A, B, C
Direcciones del eje de giro en un plano de
ángulo recto al eje básico
Parámetros de interpolación
circular
l, J, K
Direcciones que especifican distancias,
paralelas a un eje individual, desde un
punto inicial al centro de un arco
R
Direcciones que especifican el radio de un
arco
Número de ejes a controlar simultáneamente
("n" representa el número de ejes a controlar.)
Posicionamiento n
Interpolación lineal n
Interpolación circular 2
Corte helicoidal 3
Operación manual 1
Operación del mando de
impulsos
1
Page 27
MS33-018 P-16
SECCIÓN 2 COMANDOS Y SISTEMAS DE COORDENADAS
•
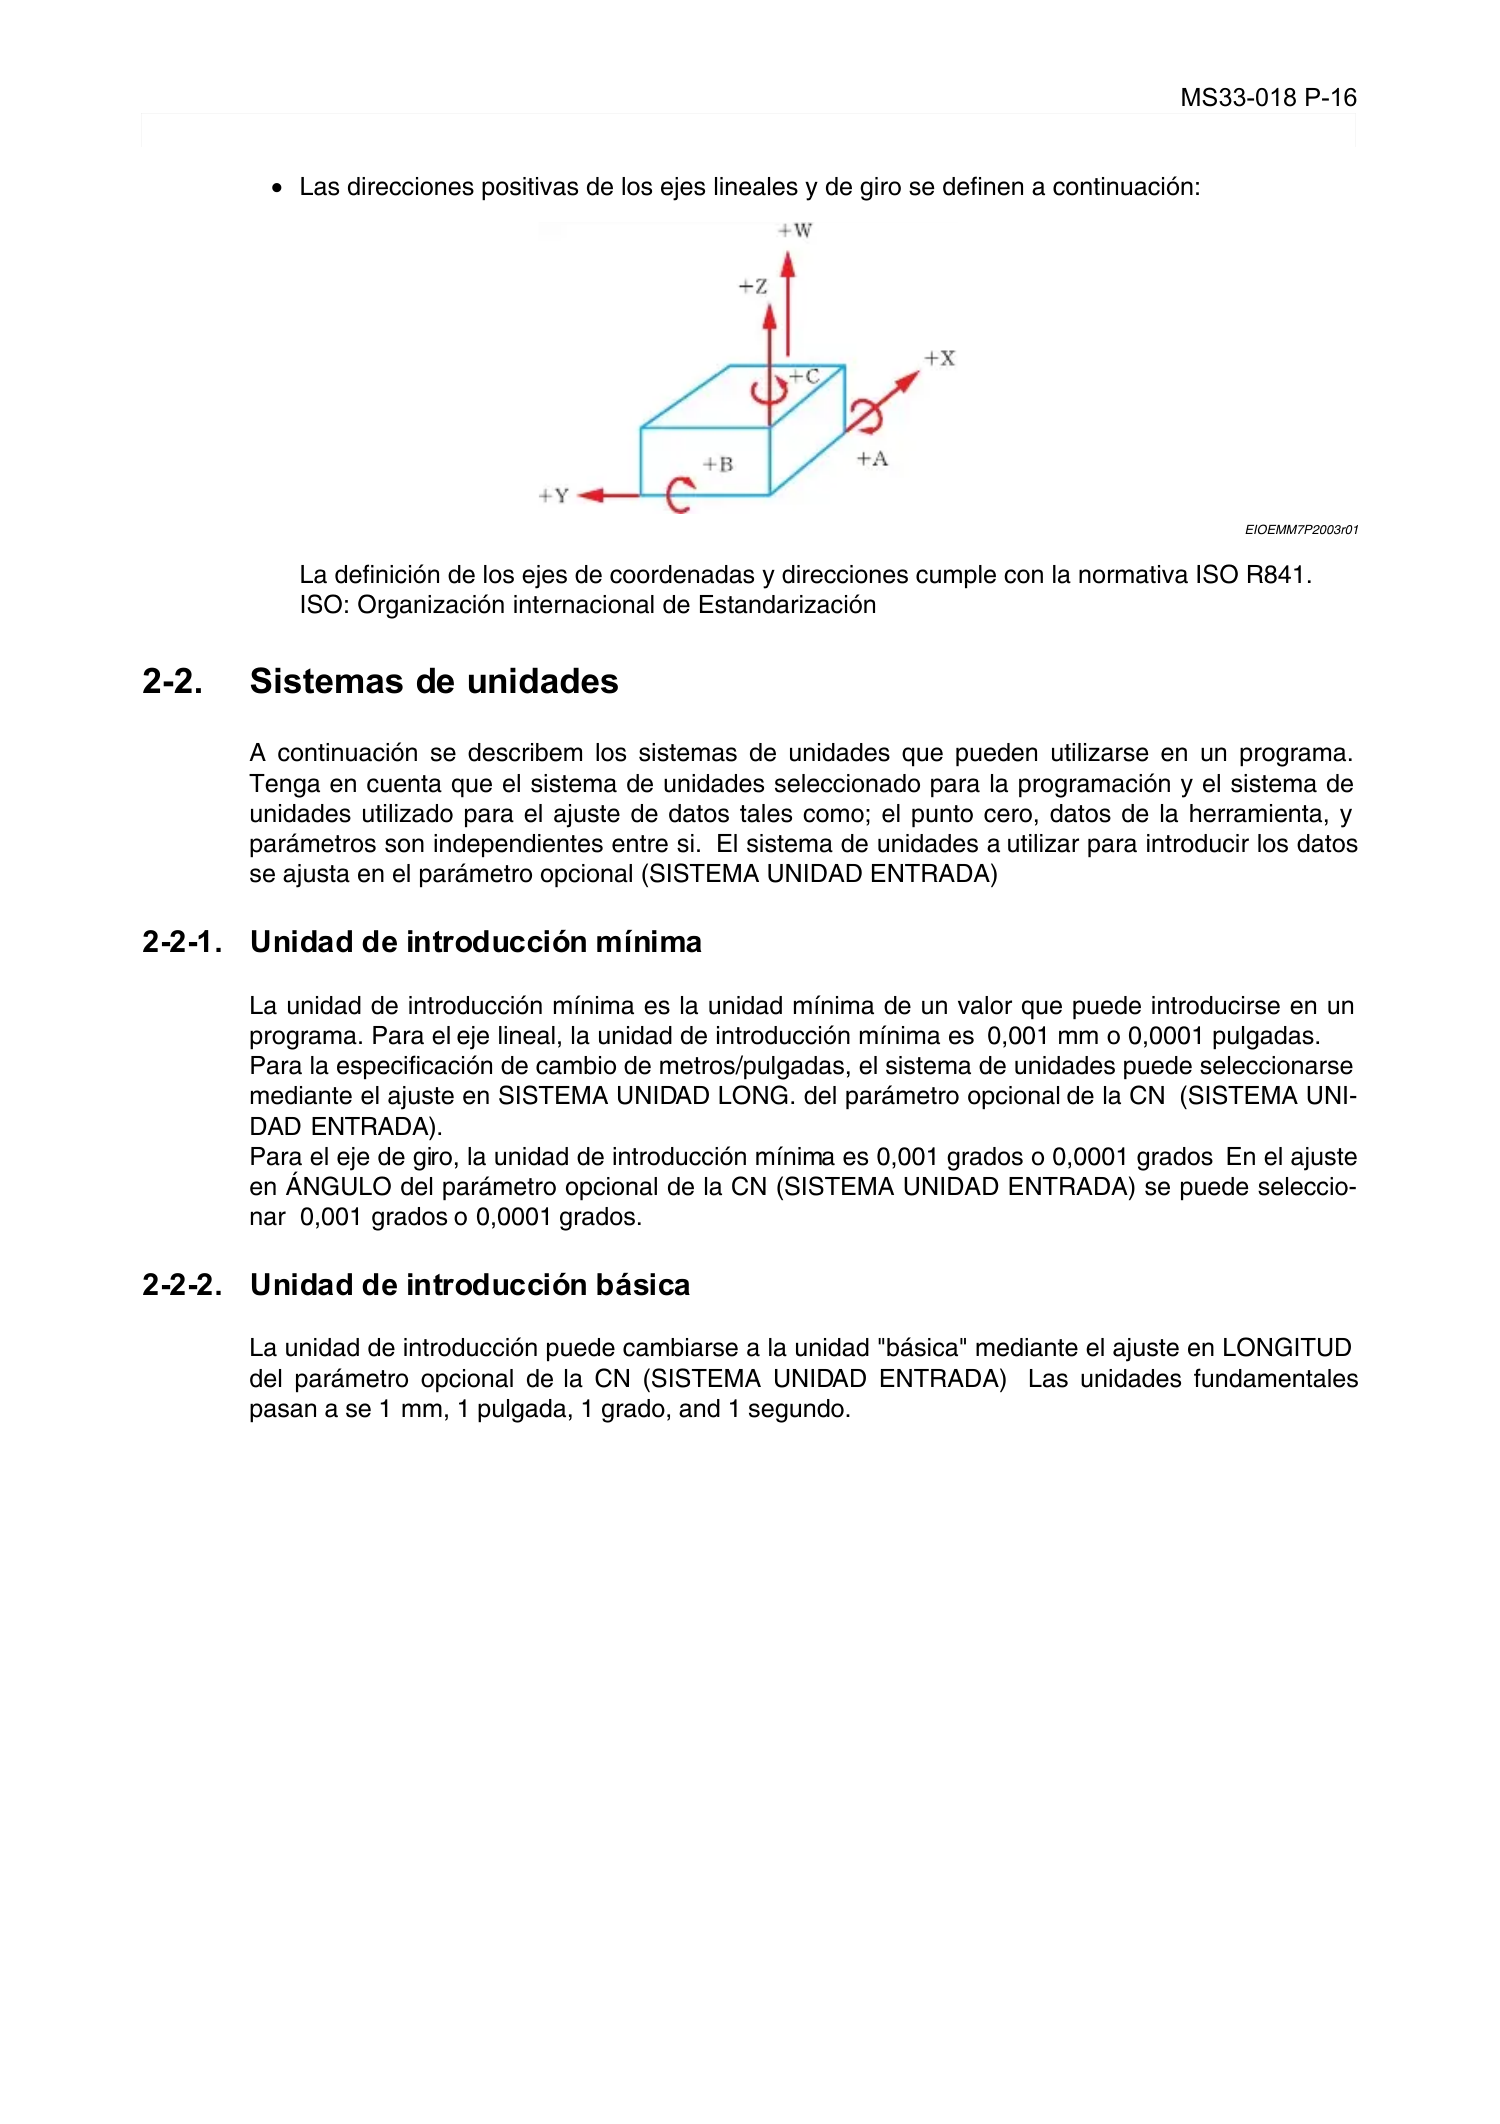
Las direcciones positivas de los ejes lineales y de giro se definen a continuación:
EIOEMM7P2003r01
La definición de los ejes de coordenadas y direcciones cumple con la normativa ISO R841.
ISO: Organización internacional de Estandarización
2-2. Sistemas de unidades
Eeoemm7p2006
A continuación se describem los sistemas de unidades que pueden utilizarse en un programa.
Tenga en cuenta que el sistema de unidades seleccionado para la programación y el sistema de
unidades utilizado para el ajuste de datos tales como; el punto cero, datos de la herramienta, y
parámetros son independientes entre si. El sistema de unidades a utilizar para introducir los datos
se ajusta en el parámetro opcional (SISTEMA UNIDAD ENTRADA)
2-2-1. Unidad de introducción mínima
Eeoemm7p2007
La unidad de introducción mínima es la unidad mínima de un valor que puede introducirse en un
programa. Para el eje lineal, la unidad de introducción mínima es 0,001 mm o 0,0001 pulgadas.
Para la especificación de cambio de metros/pulgadas, el sistema de unidades puede seleccionarse
mediante el ajuste en SISTEMA UNIDAD LONG. del parámetro opcional de la CN (SISTEMA UNI-
DAD ENTRADA).
Para el eje de giro, la unidad de introducción mínima es 0,001 grados o 0,0001 grados En el ajuste
en ÁNGULO del parámetro opcional de la CN (SISTEMA UNIDAD ENTRADA) se puede seleccio-
nar 0,001 grados o 0,0001 grados.
2-2-2. Unidad de introducción básica
Eeoemm7p2008
La unidad de introducción puede cambiarse a la unidad "básica" mediante el ajuste en LONGITUD
del parámetro opcional de la CN (SISTEMA UNIDAD ENTRADA) Las unidades fundamentales
pasan a se 1 mm, 1 pulgada, 1 grado, and 1 segundo.
Page 28
MS33-018 P-17
SECCIÓN 2 COMANDOS Y SISTEMAS DE COORDENADAS
2-2-3. Valores numéricos (cambio de pulgadas/metros como función opcional)
Eeoemm7p200
Como unidad para especificar valores de programa, puede utilizarse "mm", "grad.", "seg.". etc.
Para estas unidades se utiliza un punto decimal.
•
Precauciones al utilizar un valor con punto decimal
a) No se debe utilizar un valor con punto decimal para las direcciones O, N; G y M.
b) Si no se introduce un punto decimal en un valor numérico, se asume que el punto decimal
se encuentra al final del valor numérico especificado.
c) Si se ajusta un valor por debajo de la unidad de introducción mínima especificada, el dato
se procesa de la siguiente forma.
• Para las direcciones S, T; H, D,Q, etc., que requieran datos de tipo integro, se trunca el
valor inferior a la unidad de introducción mínima.
•
Para direcciones que utilizan datos reales, el valor por debajo de la unidad de introduc-
ción se redondea.
•
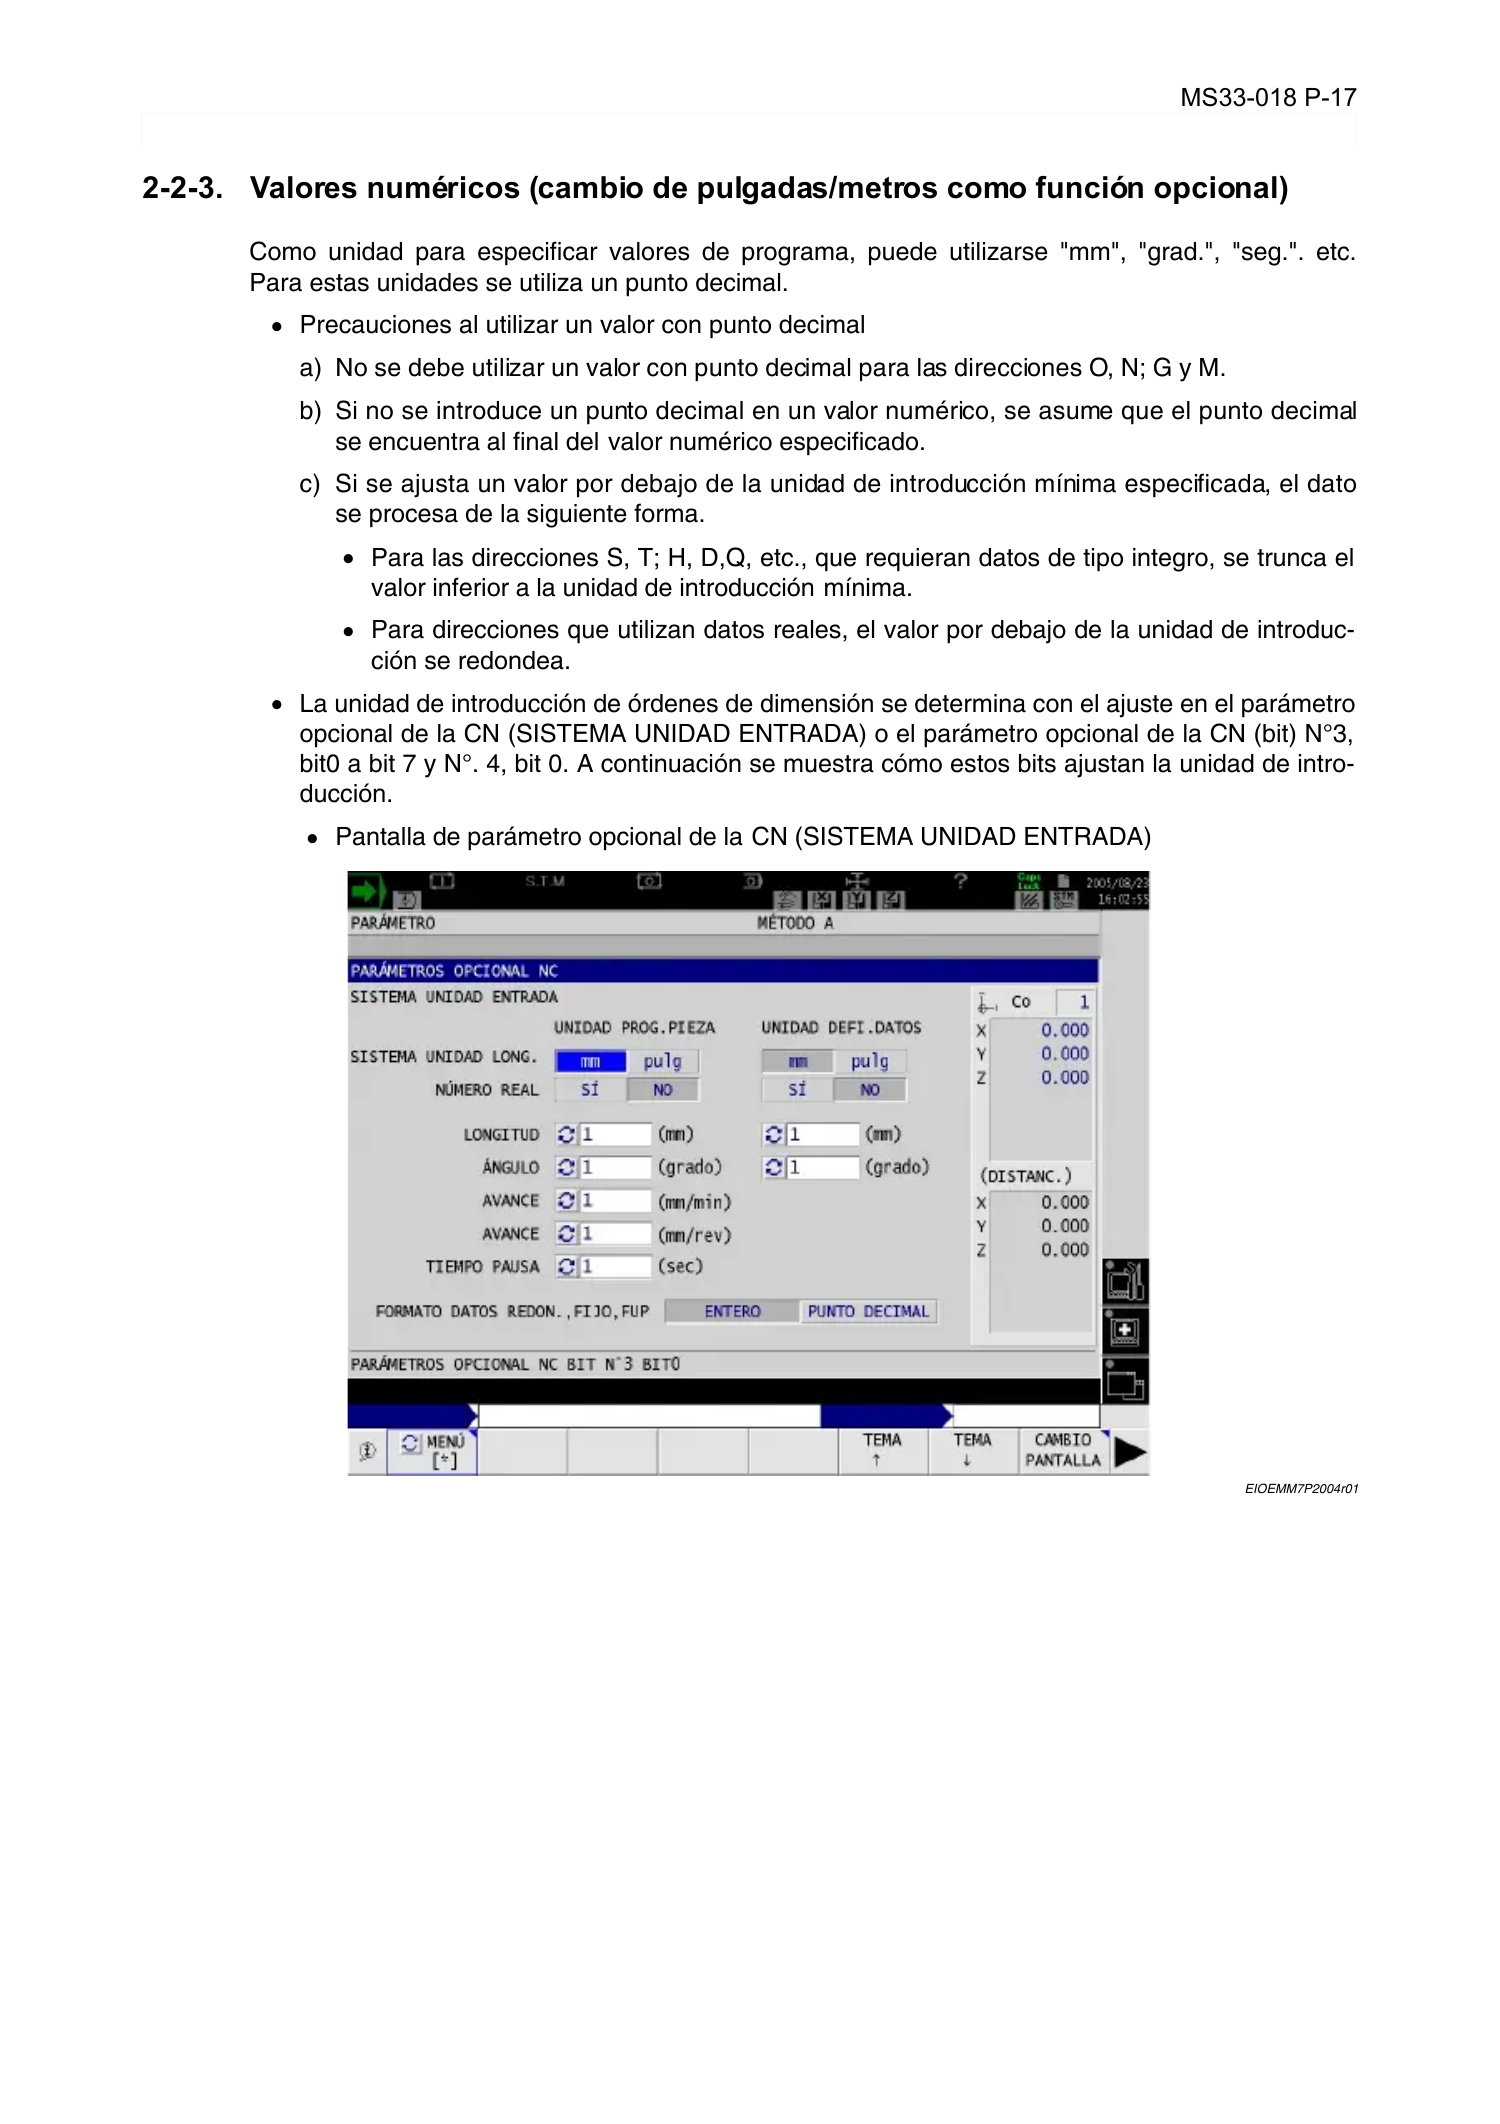
La unidad de introducción de órdenes de dimensión se determina con el ajuste en el parámetro
opcional de la CN (SISTEMA UNIDAD ENTRADA) o el parámetro opcional de la CN (bit) N°3,
bit0 a bit 7 y N°. 4, bit 0. A continuación se muestra cómo estos bits ajustan la unidad de intro-
ducción.
•
Pantalla de parámetro opcional de la CN (SISTEMA UNIDAD ENTRADA)
EIOEMM7P2004r01
Page 29
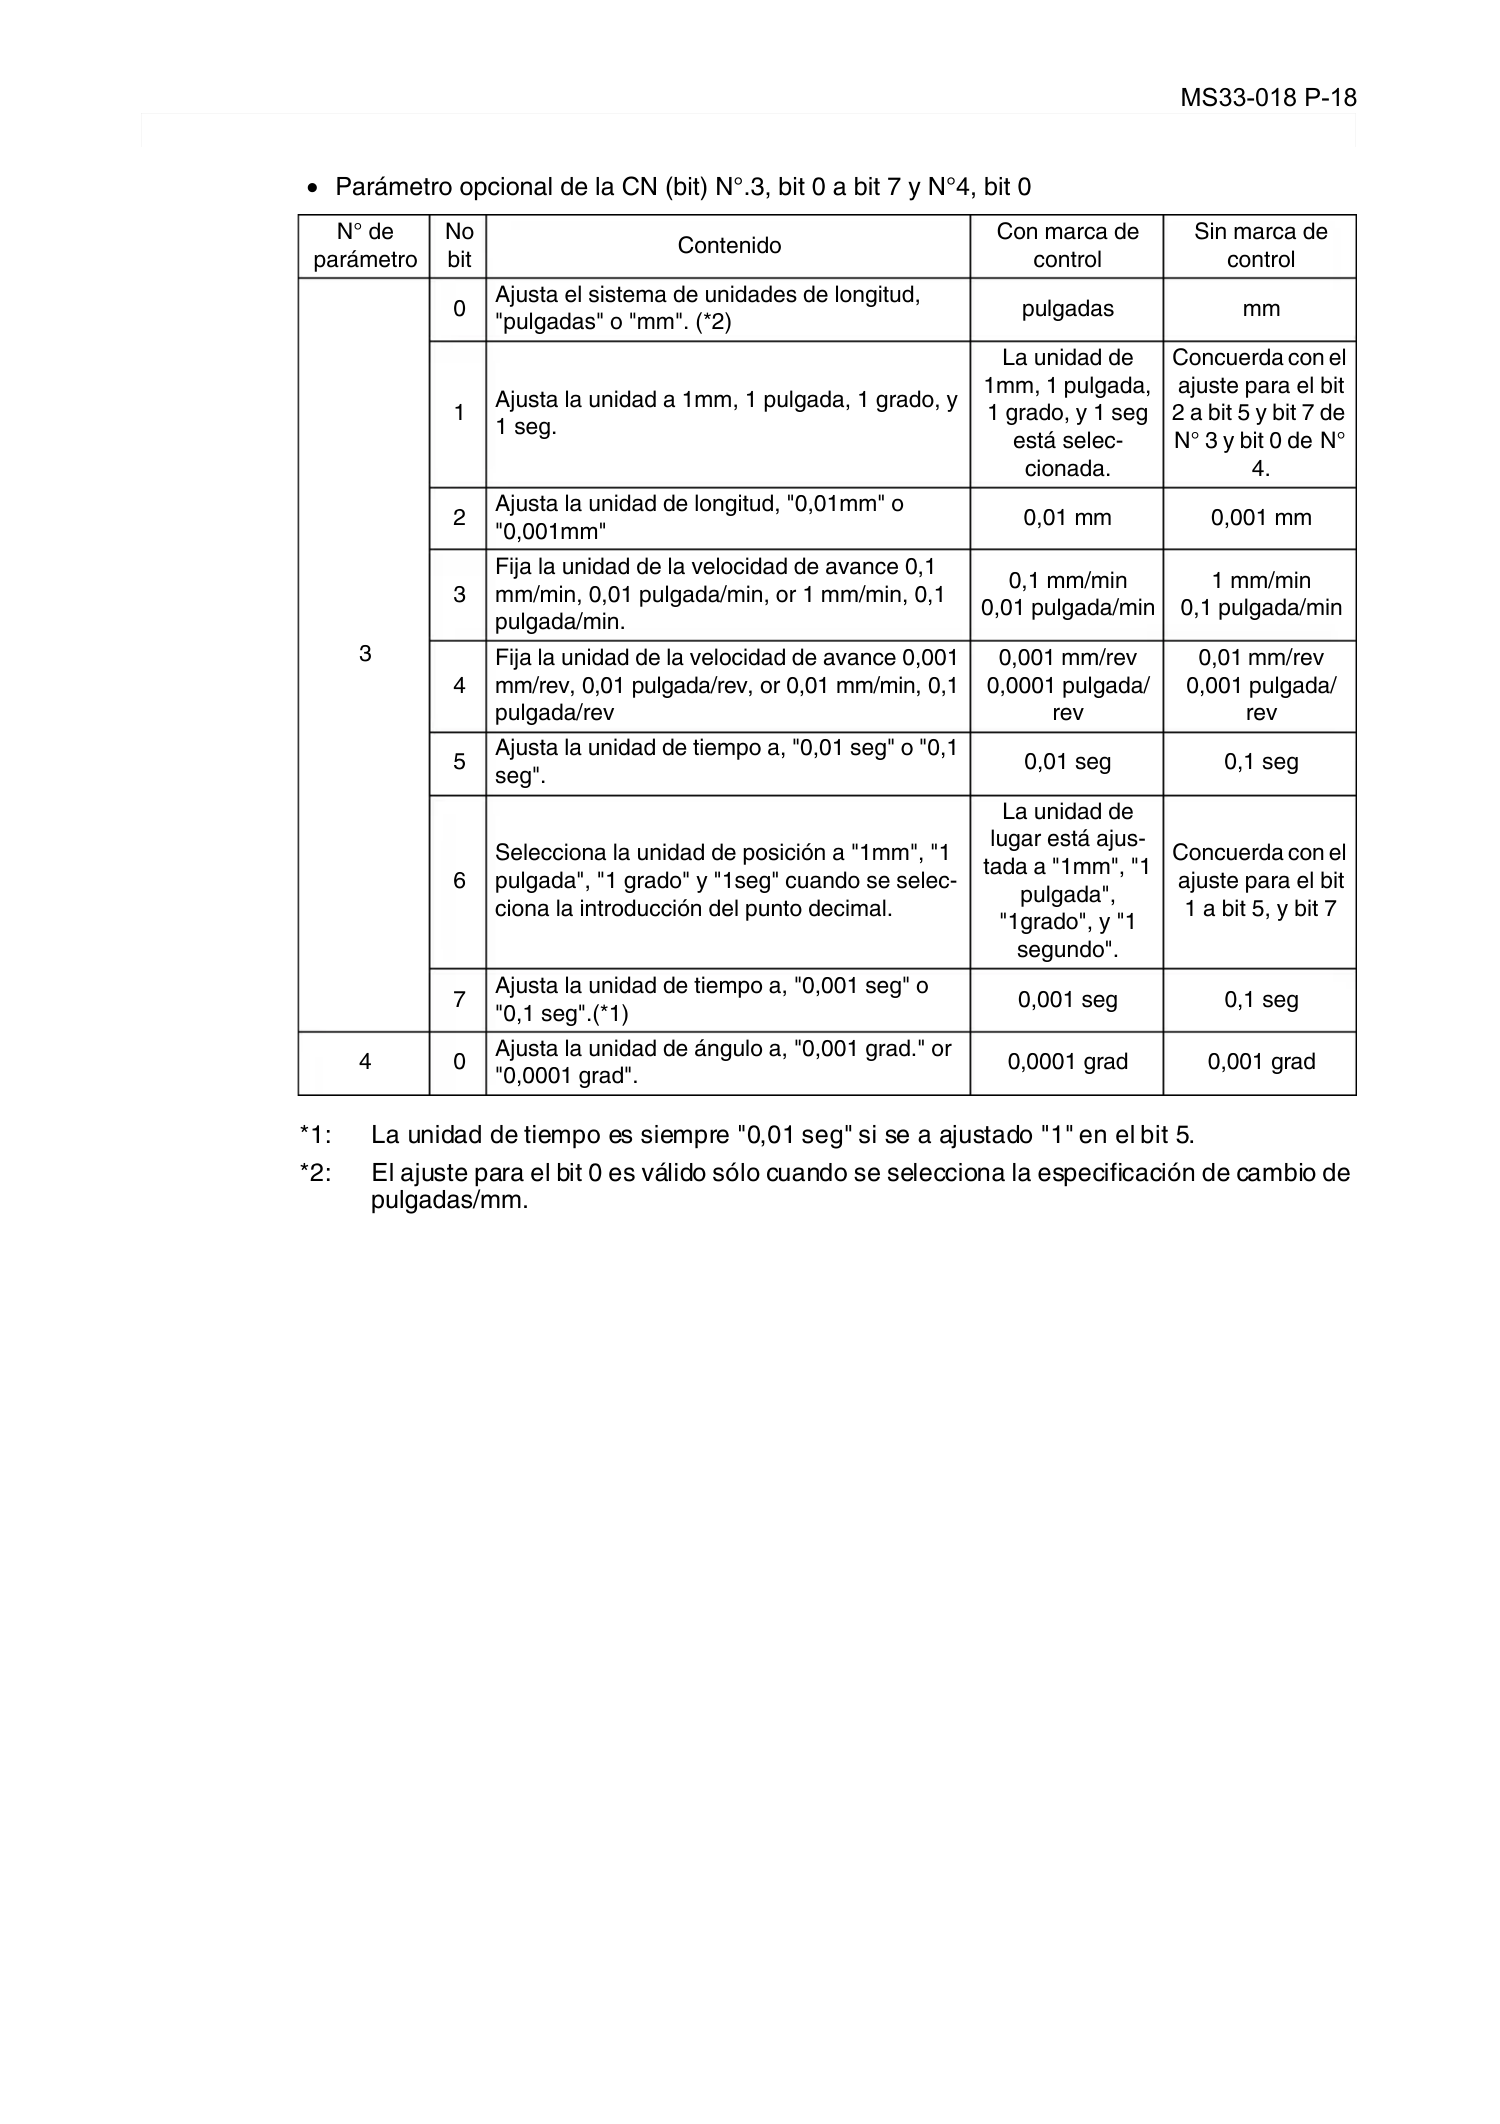
MS33-018 P-18
SECCIÓN 2 COMANDOS Y SISTEMAS DE COORDENADAS
•
Parámetro opcional de la CN (bit) N°.3, bit 0 a bit 7 y N°4, bit 0
N° de
parámetro
No
bit
Contenido
Con marca de
control
Sin marca de
control
3
0
Ajusta el sistema de unidades de longitud,
"pulgadas" o "mm". (*2)
pulgadas mm
1
Ajusta la unidad a 1mm, 1 pulgada, 1 grado, y
1 seg.
La unidad de
1mm, 1 pulgada,
1 grado, y 1 seg
está selec-
cionada.
Concuerda con el
ajuste para el bit
2 a bit 5 y bit 7 de
N° 3 y bit 0 de N°
4.
2
Ajusta la unidad de longitud, "0,01mm" o
"0,001mm"
0,01 mm 0,001 mm
3
Fija la unidad de la velocidad de avance 0,1
mm/min, 0,01 pulgada/min, or 1 mm/min, 0,1
pulgada/min.
0,1 mm/min
0,01 pulgada/min
1 mm/min
0,1 pulgada/min
4
Fija la unidad de la velocidad de avance 0,001
mm/rev, 0,01 pulgada/rev, or 0,01 mm/min, 0,1
pulgada/rev
0,001 mm/rev
0,0001 pulgada/
rev
0,01 mm/rev
0,001 pulgada/
rev
5
Ajusta la unidad de tiempo a, "0,01 seg" o "0,1
seg".
0,01 seg 0,1 seg
6
Selecciona la unidad de posición a "1mm", "1
pulgada", "1 grado" y "1seg" cuando se selec-
ciona la introducción del punto decimal.
La unidad de
lugar está ajus-
tada a "1mm", "1
pulgada",
"1grado", y "1
segundo".
Concuerda con el
ajuste para el bit
1 a bit 5, y bit 7
7
Ajusta la unidad de tiempo a, "0,001 seg" o
"0,1 seg".(*1)
0,001 seg 0,1 seg
4 0
Ajusta la unidad de ángulo a, "0,001 grad." or
"0,0001 grad".
0,0001 grad 0,001 grad
*1: La unidad de tiempo es siempre "0,01 seg" si se a ajustado "1" en el bit 5.
*2: El ajuste para el bit 0 es válido sólo cuando se selecciona la especificación de cambio de
pulgadas/mm.
Page 30
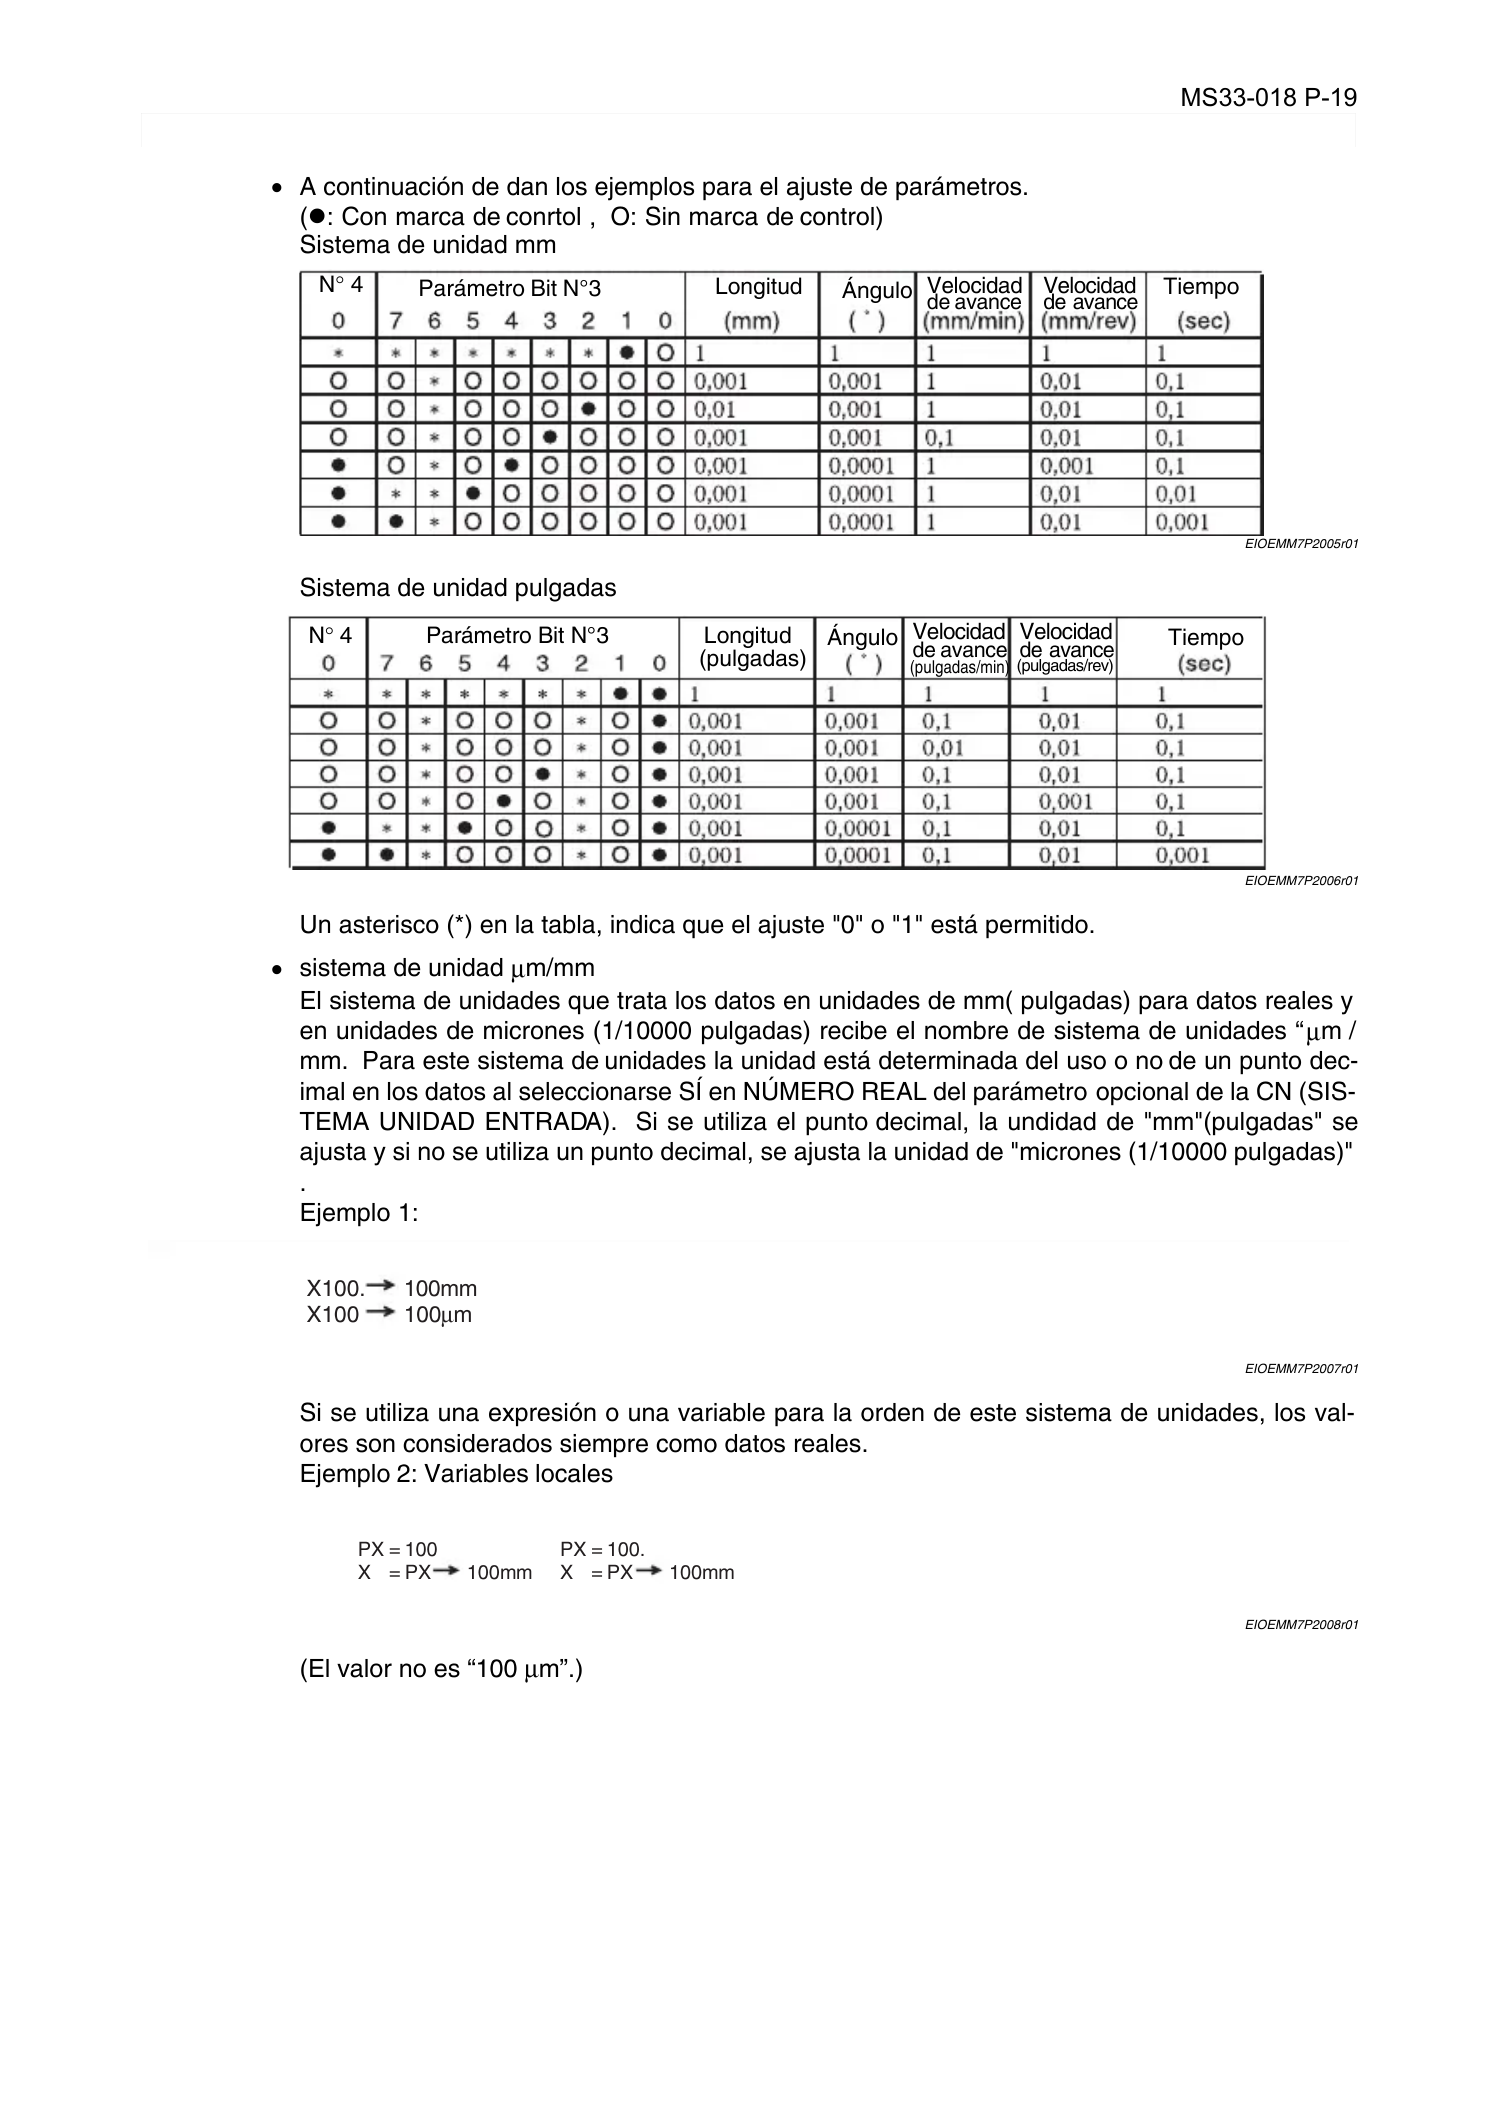
MS33-018 P-19
SECCIÓN 2 COMANDOS Y SISTEMAS DE COORDENADAS
•
A continuación de dan los ejemplos para el ajuste de parámetros.
(: Con marca de conrtol , O: Sin marca de control)
Sistema de unidad mm
EIOEMM7P2005r01
Sistema de unidad pulgadas
EIOEMM7P2006r01
Un asterisco (*) en la tabla, indica que el ajuste "0" o "1" está permitido.
•
sistema de unidad
µ
m/mm
El sistema de unidades que trata los datos en unidades de mm( pulgadas) para datos reales y
en unidades de micrones (1/10000 pulgadas) recibe el nombre de sistema de unidades “
µ
m /
mm. Para este sistema de unidades la unidad está determinada del uso o no de un punto dec-
imal en los datos al seleccionarse SÍ en NÚMERO REAL del parámetro opcional de la CN (SIS-
TEMA UNIDAD ENTRADA). Si se utiliza el punto decimal, la undidad de "mm"(pulgadas" se
ajusta y si no se utiliza un punto decimal, se ajusta la unidad de "micrones (1/10000 pulgadas)"
.
Ejemplo 1:
EIOEMM7P2007r01
Si se utiliza una expresión o una variable para la orden de este sistema de unidades, los val-
ores son considerados siempre como datos reales.
Ejemplo 2: Variables locales
EIOEMM7P2008r01
(El valor no es “100
µ
m”.)
N
°
4
Parámetro Bit N°3
Longitud
Ángulo
Tiempo
Velocidad
de avance
Velocidad
de avance
N°4 Parámetro Bit N°3 Longitud
Ángulo
(pulgadas/rev)
Tiempo
(pulgadas/min)
(pulgadas)
Velocidad
de avance
Velocidad
de avance
X100.
X100
100mm
100
µ
m
PX 100=
PX=X 100mm
PX 100.=
PX=X 100mm
Page 31
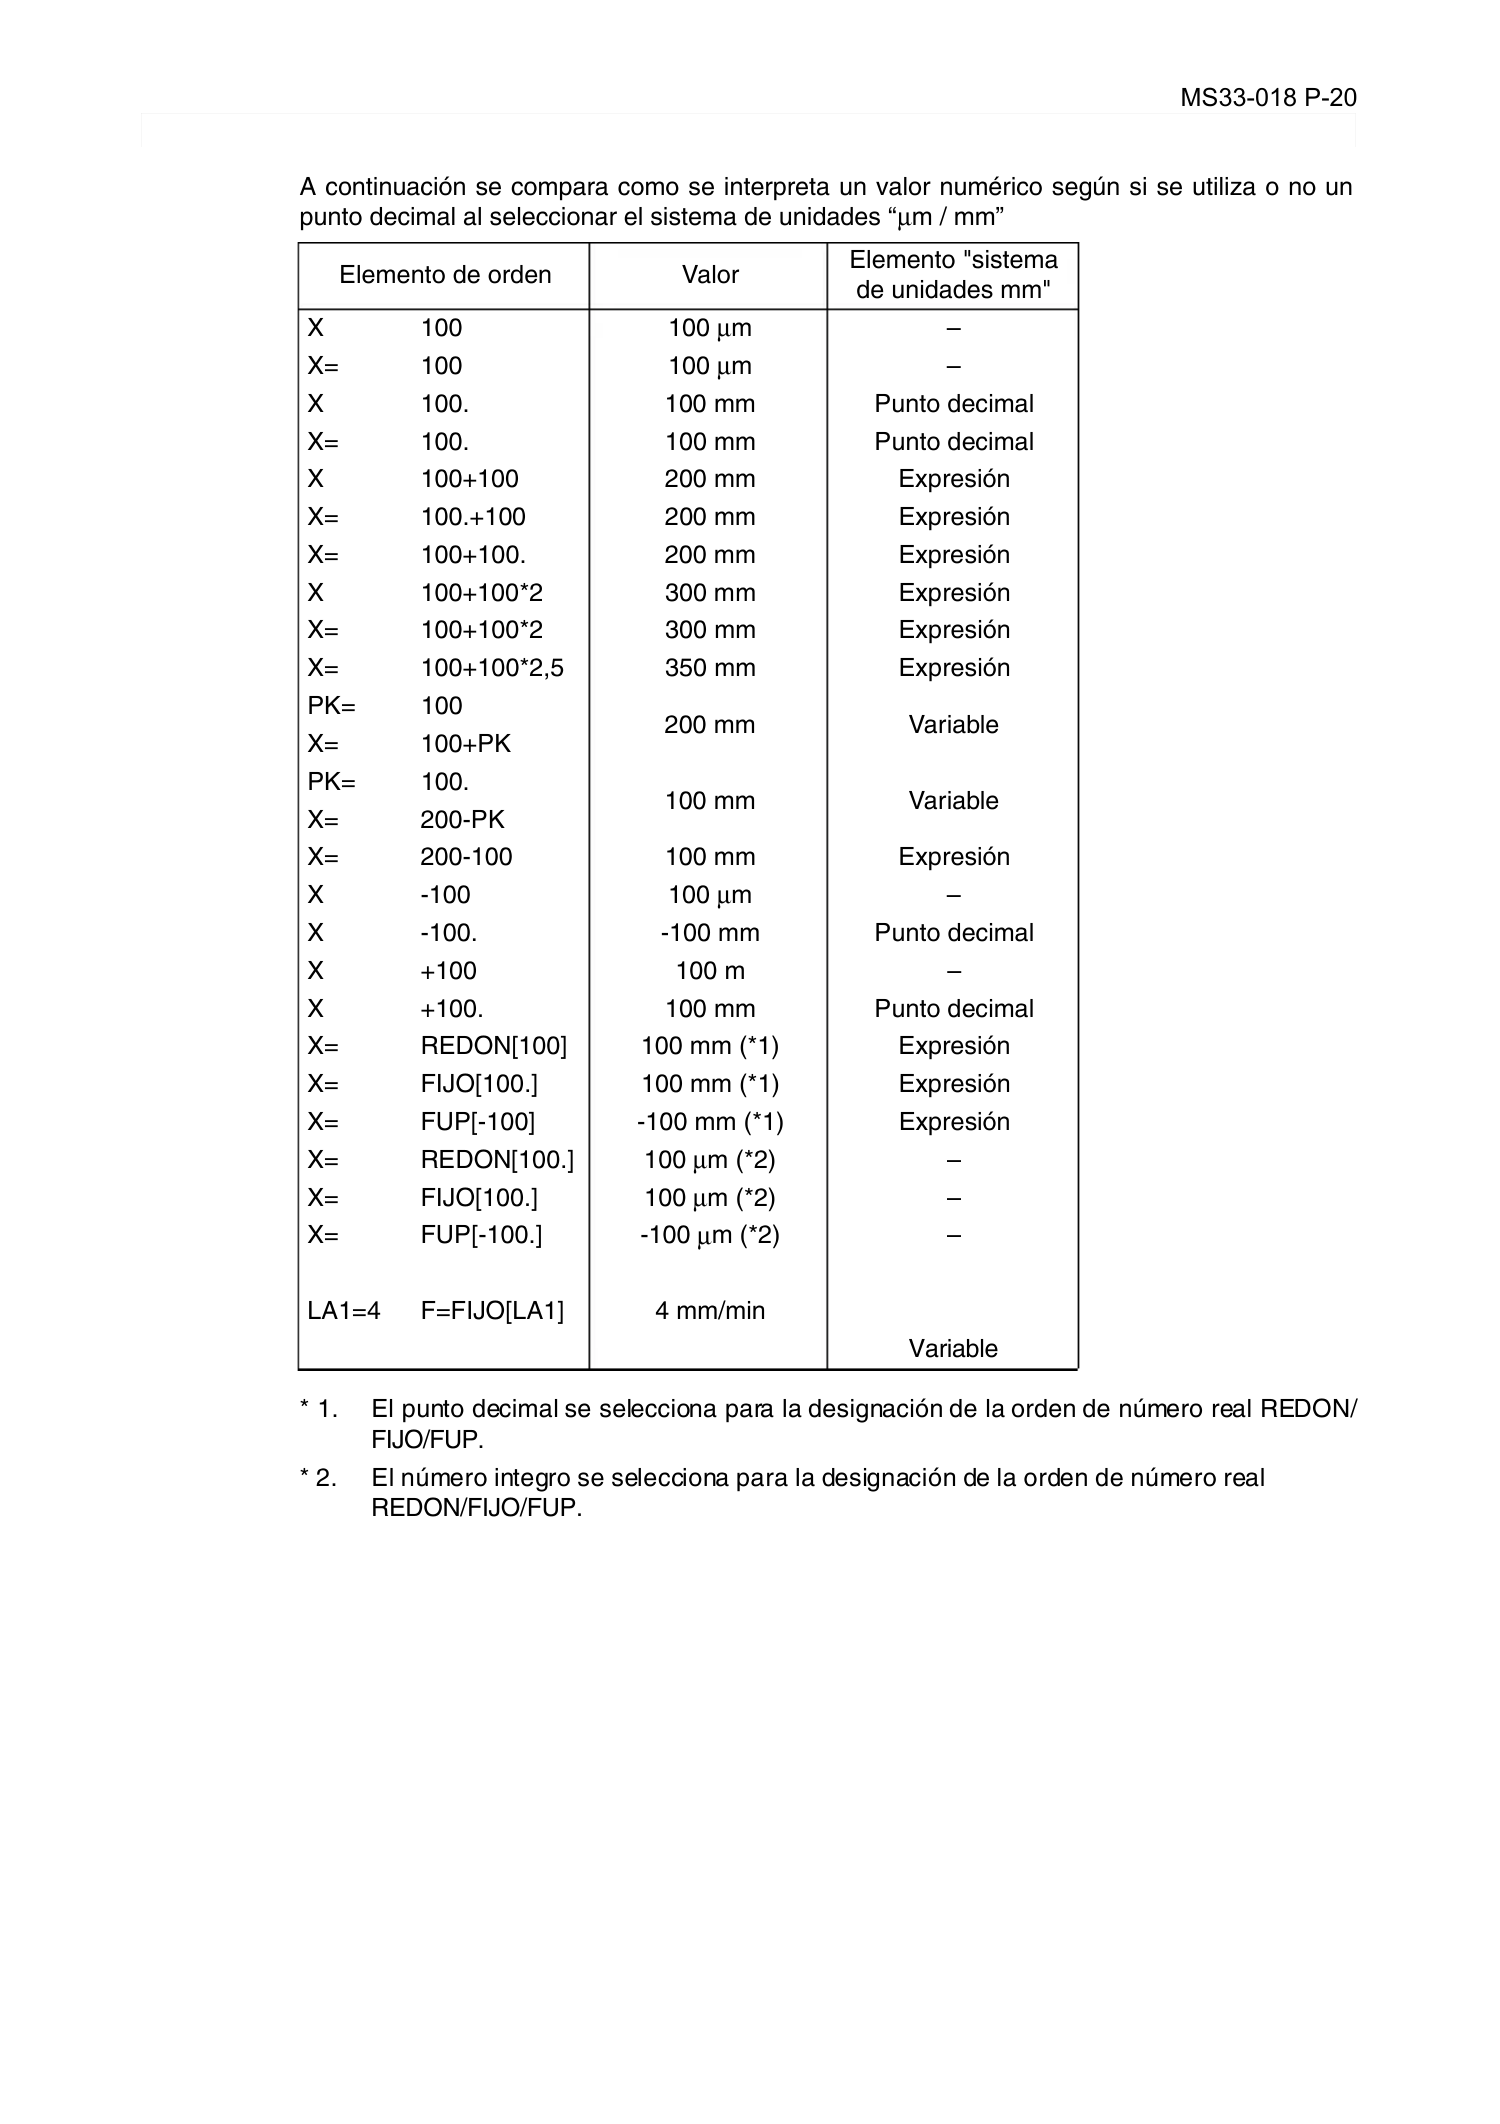
MS33-018 P-20
SECCIÓN 2 COMANDOS Y SISTEMAS DE COORDENADAS
A continuación se compara como se interpreta un valor numérico según si se utiliza o no un
punto decimal al seleccionar el sistema de unidades “
µ
m / mm”
Elemento de orden Valor
Elemento "sistema
de unidades mm"
X 100 100
µ
m –
X= 100 100
µ
m –
X 100. 100 mm Punto decimal
X= 100. 100 mm Punto decimal
X 100+100 200 mm Expresión
X= 100.+100 200 mm Expresión
X= 100+100. 200 mm Expresión
X 100+100*2 300 mm Expresión
X= 100+100*2 300 mm Expresión
X= 100+100*2,5 350 mm Expresión
PK= 100
200 mm Variable
X= 100+PK
PK= 100.
100 mm Variable
X= 200-PK
X= 200-100 100 mm Expresión
X -100 100
µ
m –
X -100. -100 mm Punto decimal
X +100 100 m –
X +100. 100 mm Punto decimal
X= REDON[100] 100 mm (*1) Expresión
X= FIJO[100.] 100 mm (*1) Expresión
X= FUP[-100] -100 mm (*1) Expresión
X= REDON[100.] 100
µ
m (*2) –
X= FIJO[100.] 100
µ
m (*2) –
X= FUP[-100.] -100
µ
m (*2) –
LA1=4 F=FIJO[LA1] 4 mm/min
Variable
* 1. El punto decimal se selecciona para la designación de la orden de número real REDON/
FIJO/FUP.
* 2. El número integro se selecciona para la designación de la orden de número real
REDON/FIJO/FUP.
Page 32
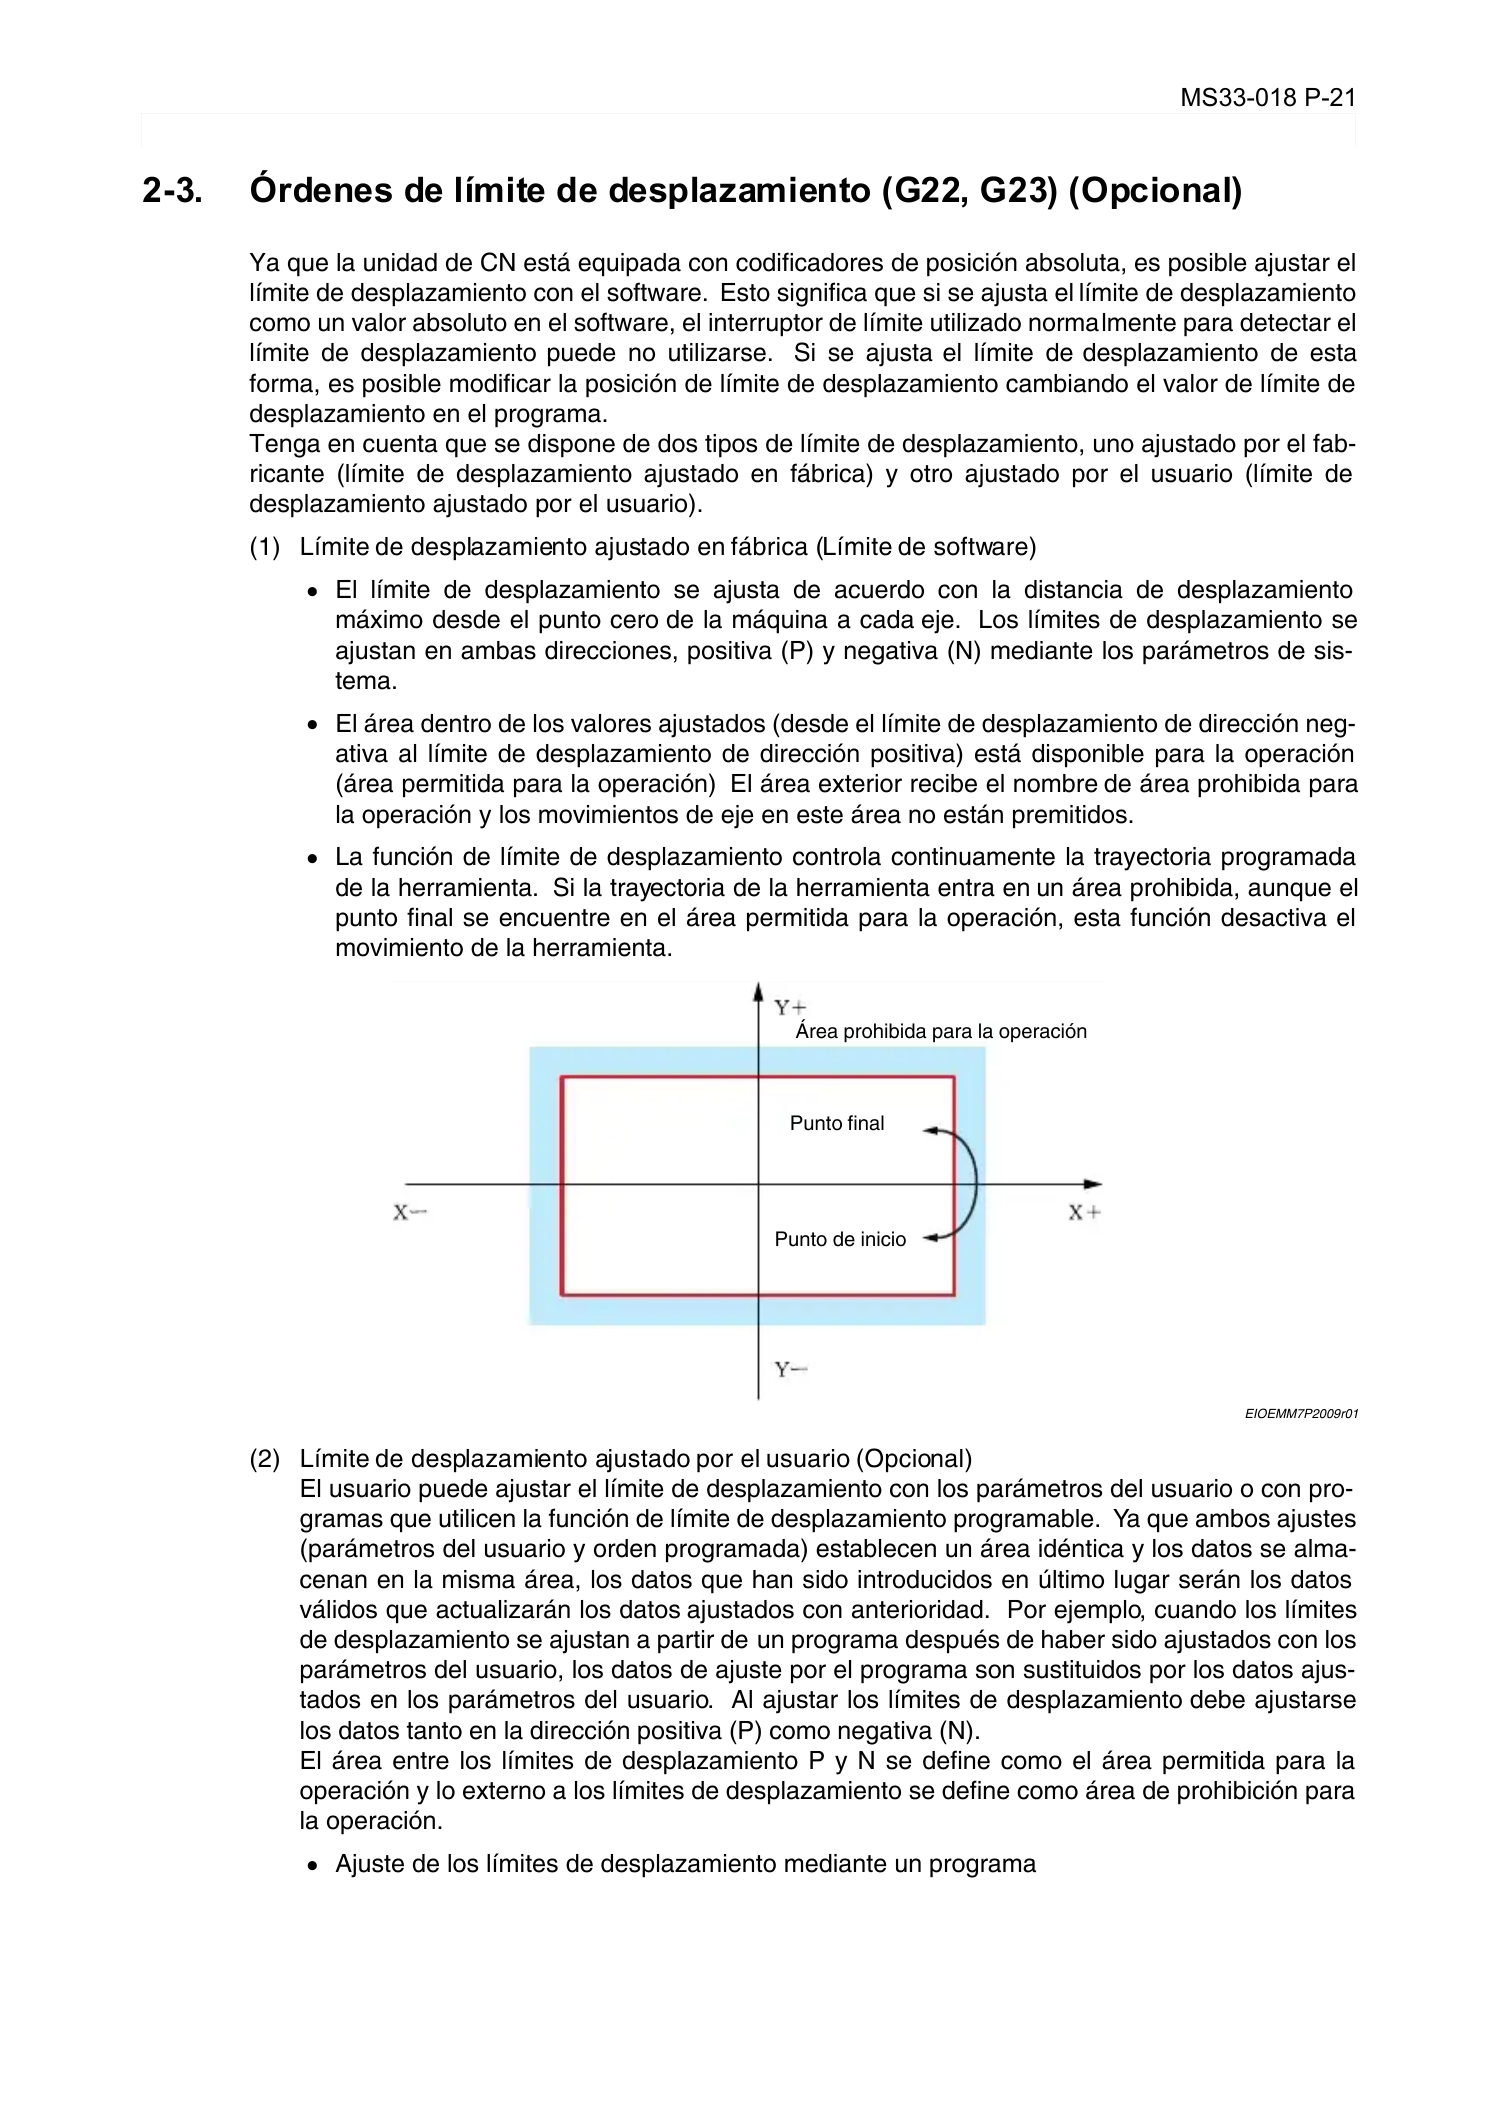
MS33-018 P-21
SECCIÓN 2 COMANDOS Y SISTEMAS DE COORDENADAS
2-3. Órdenes de límite de desplazamiento (G22, G23) (Opcional)
Eeoemm7p2010
Ya que la unidad de CN está equipada con codificadores de posición absoluta, es posible ajustar el
límite de desplazamiento con el software. Esto significa que si se ajusta el límite de desplazamiento
como un valor absoluto en el software, el interruptor de límite utilizado normalmente para detectar el
límite de desplazamiento puede no utilizarse. Si se ajusta el límite de desplazamiento de esta
forma, es posible modificar la posición de límite de desplazamiento cambiando el valor de límite de
desplazamiento en el programa.
Tenga en cuenta que se dispone de dos tipos de límite de desplazamiento, uno ajustado por el fab-
ricante (límite de desplazamiento ajustado en fábrica) y otro ajustado por el usuario (límite de
desplazamiento ajustado por el usuario).
(1) Límite de desplazamiento ajustado en fábrica (Límite de software)
•
El límite de desplazamiento se ajusta de acuerdo con la distancia de desplazamiento
máximo desde el punto cero de la máquina a cada eje. Los límites de desplazamiento se
ajustan en ambas direcciones, positiva (P) y negativa (N) mediante los parámetros de sis-
tema.
•
El área dentro de los valores ajustados (desde el límite de desplazamiento de dirección neg-
ativa al límite de desplazamiento de dirección positiva) está disponible para la operación
(área permitida para la operación) El área exterior recibe el nombre de área prohibida para
la operación y los movimientos de eje en este área no están premitidos.
•
La función de límite de desplazamiento controla continuamente la trayectoria programada
de la herramienta. Si la trayectoria de la herramienta entra en un área prohibida, aunque el
punto final se encuentre en el área permitida para la operación, esta función desactiva el
movimiento de la herramienta.
EIOEMM7P2009r01
(2) Límite de desplazamiento ajustado por el usuario (Opcional)
El usuario puede ajustar el límite de desplazamiento con los parámetros del usuario o con pro-
gramas que utilicen la función de límite de desplazamiento programable. Ya que ambos ajustes
(parámetros del usuario y orden programada) establecen un área idéntica y los datos se alma-
cenan en la misma área, los datos que han sido introducidos en último lugar serán los datos
válidos que actualizarán los datos ajustados con anterioridad. Por ejemplo, cuando los límites
de desplazamiento se ajustan a partir de un programa después de haber sido ajustados con los
parámetros del usuario, los datos de ajuste por el programa son sustituidos por los datos ajus-
tados en los parámetros del usuario. Al ajustar los límites de desplazamiento debe ajustarse
los datos tanto en la dirección positiva (P) como negativa (N).
El área entre los límites de desplazamiento P y N se define como el área permitida para la
operación y lo externo a los límites de desplazamiento se define como área de prohibición para
la operación.
•
Ajuste de los límites de desplazamiento mediante un programa
Área prohibida para la operación
Punto final
Punto de inicio
Page 33
MS33-018 P-22
SECCIÓN 2 COMANDOS Y SISTEMAS DE COORDENADAS
[Diseño de programación]
EIOEMM7P2010r01
Los valores numéricos introducidos se procesan como valores de coordenadas en el sis-
tema de coordenadas del sistema.
“
α
”, “
β
”, y “
γ
” arriba, no representan ninguna dirección. En la programación real, utilice las
direcciones de ejes de los ejes de 4° al 6°(A, B, C, U, V, y W).
[Detalles]
•
Se activa una alarma si la orden indicada arriba se ejecuta para la máquina equipada con un
eje de giro de tipo giro múltiple.
• Se realiza una copia de seguridad del dato ajustado mediante G22, por lo tanto continua
siendo válido aunque se desconecte el suministro eléctrico
•
Si el dato ajustado excede los límites de software ajustados en fábrica se activará una alarma.
•
Especificando el código G apropiado se puede seleccionar cual de los dos tipos de límite de
desplazamiento (los límites ajustados por los parámetros del sistema (límite de software) o los
límites ajustados por los parámetros del usuario o por un programa (límites programables)) se
considerará válido para determinar el área permitida para la operación.
G22 : Selecciona los límites de desplazamiento ajustados por parámetros del usuario o aquél-
los ajustados por G22 como límites de desplazamiento y comprueba el programa según el área
permitida para la operación seleccionada.
G23 : Cancela el modo G22 y selecciona el límite de desplazamiento ajustado por los parámet-
ros del sistema. El programa se comprueba de acuerdo con el área permitida para la oper-
ación.
Si se especifica G22 independientemente, los valores de límite programable ajustados por
parámetros del usuario pasan a ser válidos.
•
Para ajustar los límites de desplazamiento con parámetros del usuario, véase; Parámetros del
usuario, la SECCIÓN 4 PARÁMETROS en OPERACIÓN DE LOS DATOS III del MANUAL DE
OPERACIONES.
•
Se comprueba que la trayectoria de la herramienta programada no entre en el área prohibida
para la operación, aunque el punto final se encuentre dentro del área permitida para la oper-
ación.
G22 X__Y__Z__α__β__γ__I__J__K__P__Q__R__
X
Y
Z
α
β
γ
I
J
K
P
Q
R
...........
...........
...........
...........
...........
...........
...........
...........
...........
...........
...........
...........
Límite programable en la dirección P del eje X
Límite programable en la dirección P del eje Y
Límite programable en la dirección P del eje Z
αLímite programabel en la dirección del 4° eje
β Límite programable en la dirección P del 5° eje
β Límite programable en la dirección P del 6° eje
I Límite programable en la dirección N del eje X
J Límite programable en la dirección N del eje Y
P Límite programable en la dirección N del eje 4° eje
Q Límite programable en la dirección N del 5° eje
R Límite programable en la dirección N del 6° eje
Page 34
MS33-018 P-23
SECCIÓN 2 COMANDOS Y SISTEMAS DE COORDENADAS
2-4. Orden de posición original (G30)
Eeoemm7p2011
[Función]
El término "posición original" se refiere a una posición particular que puede ajustarse para máqui-
nas individuales. La orden de posición original se utiliza para desplazar los ejes a la posición origi-
nal preajustada.
La posición original se utiliza como posición de cambio de herramienta o posición de cambio de
paleta.
[Diseño de programación]
G30 P__
P: Número de posiciones originales: se pueden ajustar hasta un total de 32 posiciones originales.
las posiciones originales se ajustan con valores de coordenadas en el sistema de coordenadas
mediante los parámetros del sistema.
[Suplemento]
El movimiento de los ejes a la posición original viene determinado por el ajuste en el parámetro
opcional de la CN (bit) N°. 46, bit 2, independientemente de si la trayectorua se genera a lo largo de
una línea recta (modo de interpolación lineal) o no.
[Suplemento]
La secuencia operativa de los ejes a mover de la posición original y de la posición de la posición
original viene determinadas por el fabricante de las herramientas y difieren según la máquina.
Antes de operar la máquina asegúrese de comprender la secuencia operativa del eje y conocer
la posición de la posición original para cada número de posición original.
Para más detalles, véase la SECCION 4 PARÁMETROS en OPERACIÓN DE LOS DATOS III del
MANUAL DE OPERACIONES.
Tras ejecutar una orden de posición original, es necesario ejecutar el posicionamiento de todos
los ejes en el modo G90 (orden absoluta) antes de iniciar la siguiente operación.
Page 35
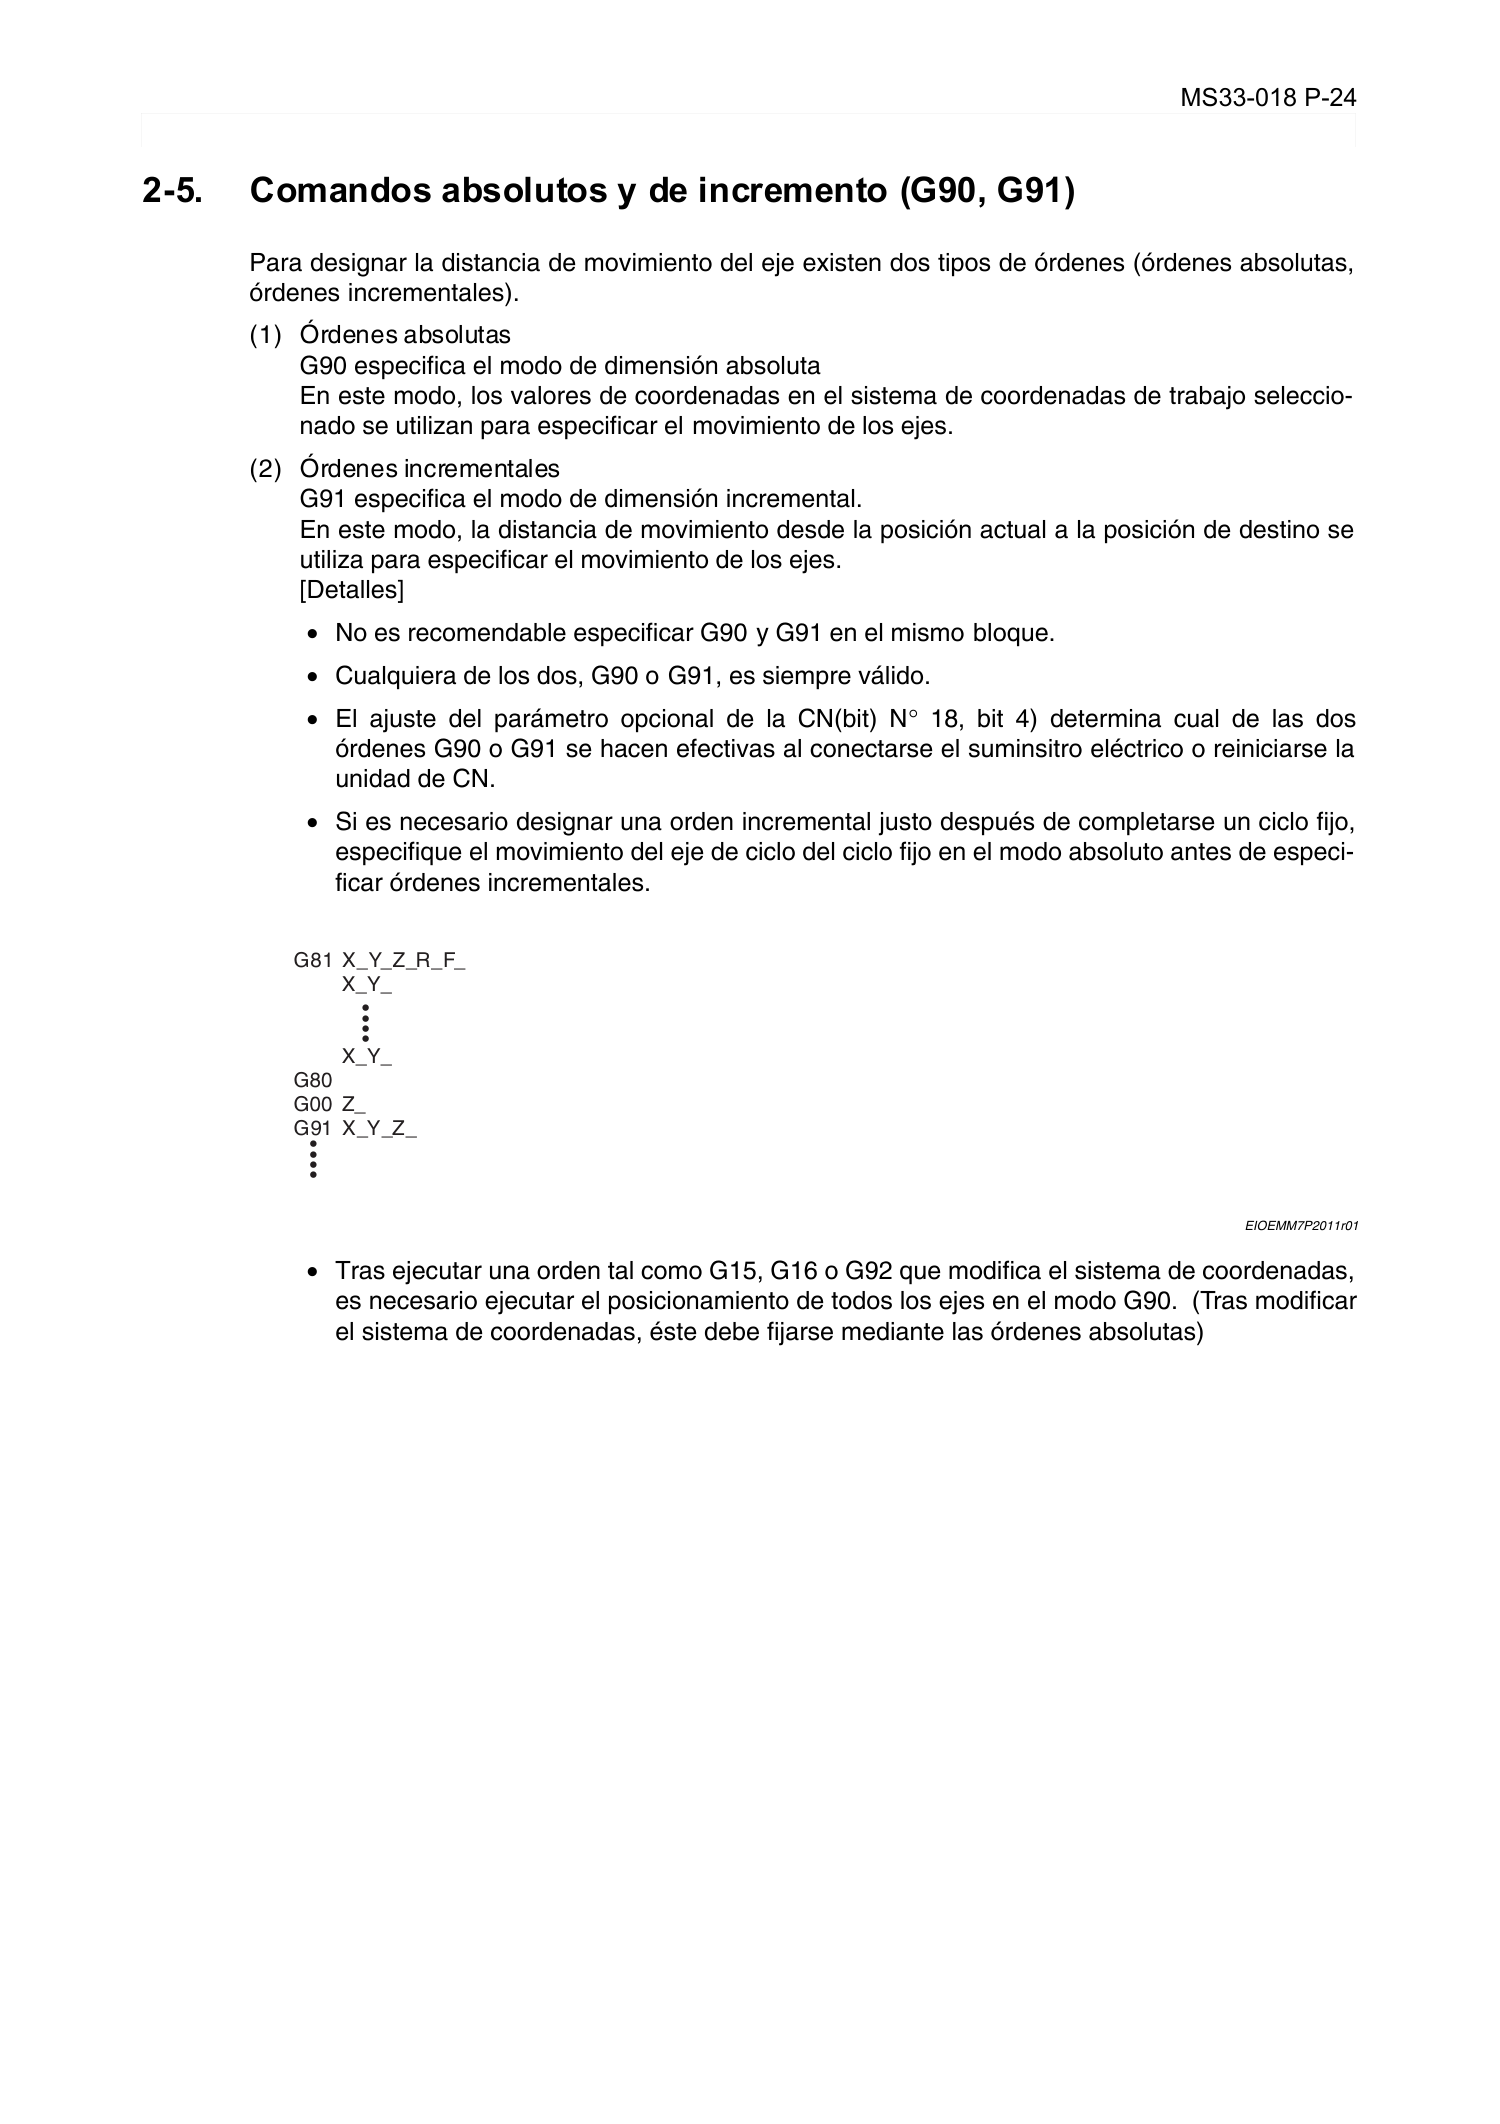
MS33-018 P-24
SECCIÓN 2 COMANDOS Y SISTEMAS DE COORDENADAS
2-5. Comandos absolutos y de incremento (G90, G91)
Eeoemm7p2012
Para designar la distancia de movimiento del eje existen dos tipos de órdenes (órdenes absolutas,
órdenes incrementales).
(1) Órdenes absolutas
G90 especifica el modo de dimensión absoluta
En este modo, los valores de coordenadas en el sistema de coordenadas de trabajo seleccio-
nado se utilizan para especificar el movimiento de los ejes.
(2) Órdenes incrementales
G91 especifica el modo de dimensión incremental.
En este modo, la distancia de movimiento desde la posición actual a la posición de destino se
utiliza para especificar el movimiento de los ejes.
[Detalles]
•
No es recomendable especificar G90 y G91 en el mismo bloque.
•
Cualquiera de los dos, G90 o G91, es siempre válido.
•
El ajuste del parámetro opcional de la CN(bit) N
°
18, bit 4) determina cual de las dos
órdenes G90 o G91 se hacen efectivas al conectarse el suminsitro eléctrico o reiniciarse la
unidad de CN.
•
Si es necesario designar una orden incremental justo después de completarse un ciclo fijo,
especifique el movimiento del eje de ciclo del ciclo fijo en el modo absoluto antes de especi-
ficar órdenes incrementales.
EIOEMM7P2011r01
•
Tras ejecutar una orden tal como G15, G16 o G92 que modifica el sistema de coordenadas,
es necesario ejecutar el posicionamiento de todos los ejes en el modo G90. (Tras modificar
el sistema de coordenadas, éste debe fijarse mediante las órdenes absolutas)
G81 X_Y_Z_R_F_
G80
G00 Z_
G91 X_Y_Z_
X_Y_
X_Y_
•
•
•
•
•
•
•
•
Page 36
MS33-018 P-25
SECCIÓN 2 COMANDOS Y SISTEMAS DE COORDENADAS
2-6. Comando de nuevo cálculo de coordenadas (G97)
[Función]
Después de cambiar la posición inicial (G30) o el sistema de coordenadas (G15, G16, G92, etc.),
normalmente es necesario enviar G90 (comando absoluto) para colocar cada eje (para definir las
coordenadas). El comando de re-cálculo de coordenadas elimina esta necesidad.
[Formato de programación]
G97
[Suplemento]
1) G97 sólo es efectivo en un bloque.
2) No se puede especificar G97 con un comando de desplazamiento del eje en el mismo bloque.
Si se intenta, se produce una alarma.
Page 37
MS33-018 P-26
SECCIÓN 3 FUNCIONES DE AVANCE
SECCIÓN 3 FUNCIONES DE AVANCE
1. Avance rápido
Eeoemm7p3001
En el modo de avance rápido, cada uno de los ejes se desplaza en la velocidad de avance rápida
especificada, independientemente de que los otros ejes que se están moviendo al mismo tiempo.
Tenga en cuenta que la velocidad de avance rápido difiere dependiendo de la especificación de la
máquina. Como consecuencia, los ejes or separado llegan al punto objetivo en tiempos diferentes.
El sobrecontrol es posible
2. Avance de corte
2-1. Avance por minuto (G94)
Eeoemm7p3002
[Función]
Esta función ajusta la velocidad de avance por minuto de una herramienta de corte con un valor
numérico encabezado por la dirección "F".
[Diseño de programación]
G94
Unidad de ajuste:
La selección entre 1 mm/min, 0,1 mm/min, 1 pulgadas/min, 0,1 pulgadas/min y 0,01 pulgadas/min
se puede realizar con el ajuste del parámetro opcional de la CN (SISTEMA UNIDAD ENTRADA).
Margen de ajuste: 0,1 ~ 24000,0 mm/min, 0,01 ~ 2400,00 pulgadas/min
[Detalles]
•
La máxima velocidad de avance permitida, "velocidad de avance límite" se ajusta en el
parámetro opcional de la CN (palabra larga) N° 10. Si un eje va a exceder este límite, su veloci-
dad de avance se bloquea a este velocidad de avance límite",y se visualiza el siguiente men-
saje de alarma en la línea de visualización de alarma de la pantalla-.
4204 ALARMA-D Límite comando velocidad avance superado
•
Se puede ejecutar un sobrecontrol en la velocidad de avance programada. La velocidad de
avance límite se aplica a la velocidad de avance real, o a la velocidad de avance sobrecontro-
lada.
2-2. Avance por revolución (G95)
Eeoemm7p3003
[Función]
Esta función ajusta la velocidad de avance por revolución de una herramienta de corte con un valor
numérico encabezado por la dirección "F".
[Diseño de programación]
G95
Unidad de ajuste:
La selección entre l mm/rev, 0,01 mm/rev, 0,001 mm/rev, 1 pulg./rev, 0,001 pulg./rev or 0,0001
pulg./rev se puede realizar con el ajuste del parámetro opcional de la CN (SISTEMA UNIDAD
ENTRADA).
Margen de ajuste: 0,001 ~ 500,000 mm/rev, 0,0001 ~ 50,000 pulg.
[Detalles]
•
La velocidad de avance límite se ajusta en unidades de “mm/min” y para la conversión a “mm/
rev” se utiliza la siguiente fórmula:
fm = fr
×
N
en el que,
N = velocidad del husillo (rpm)
fm = velocidad de avance (mm/min)
fr = velocidad de avance (mm/rev)
Page 38
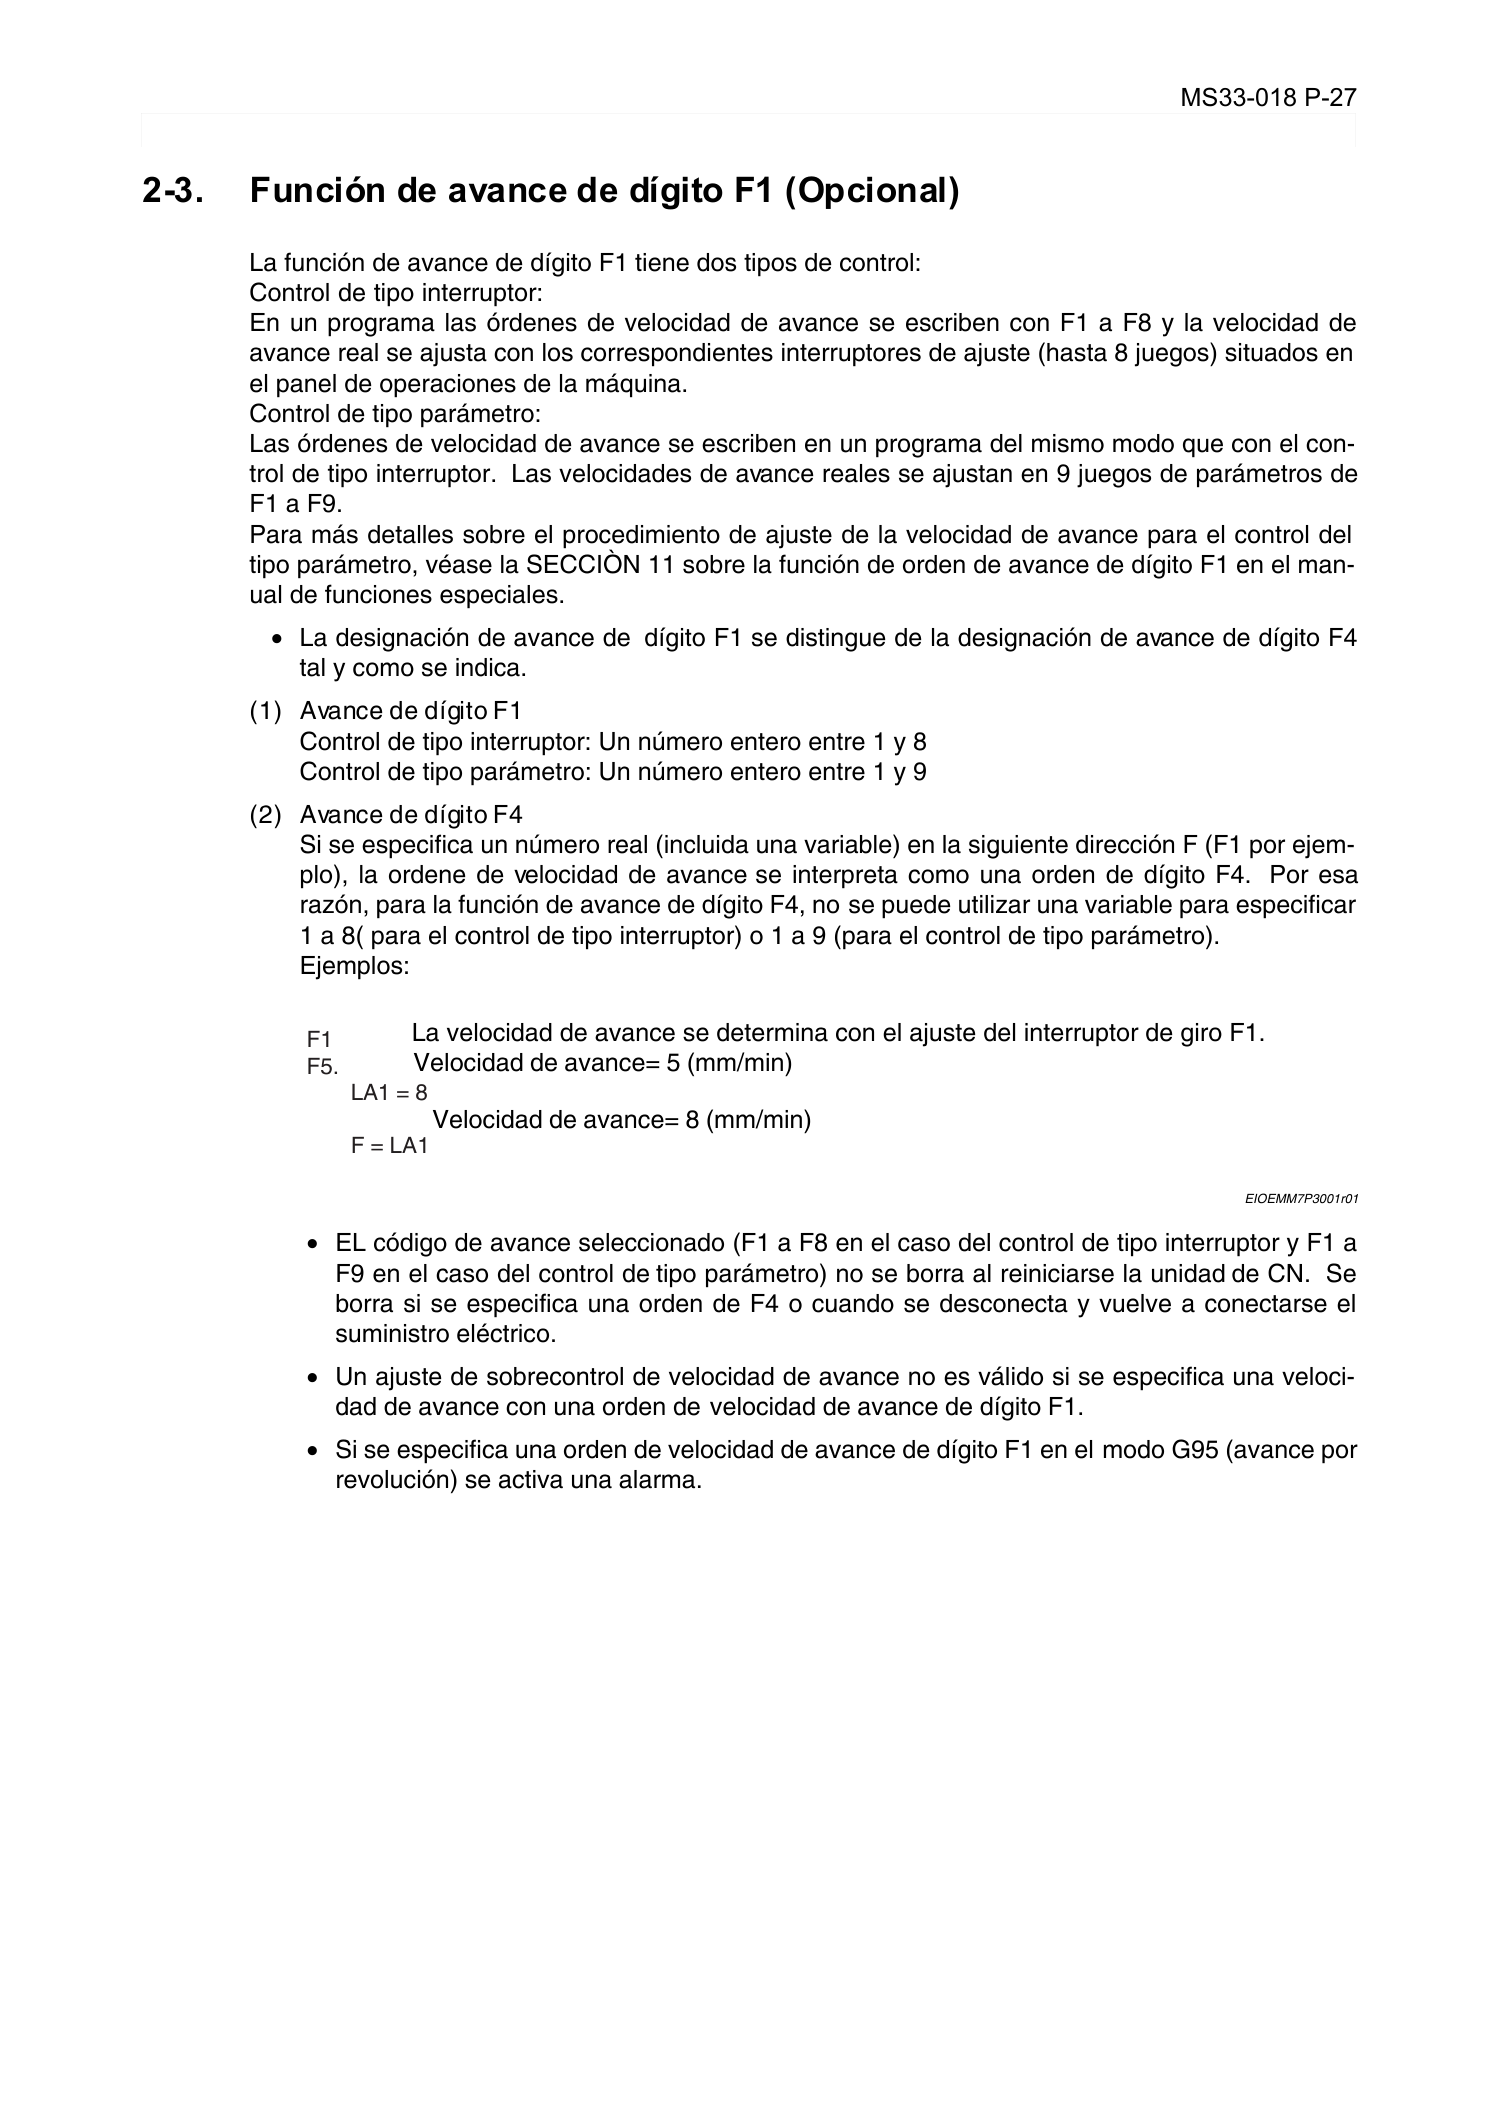
MS33-018 P-27
SECCIÓN 3 FUNCIONES DE AVANCE
2-3. Función de avance de dígito F1 (Opcional)
Eeoemm7p3004
La función de avance de dígito F1 tiene dos tipos de control:
Control de tipo interruptor:
En un programa las órdenes de velocidad de avance se escriben con F1 a F8 y la velocidad de
avance real se ajusta con los correspondientes interruptores de ajuste (hasta 8 juegos) situados en
el panel de operaciones de la máquina.
Control de tipo parámetro:
Las órdenes de velocidad de avance se escriben en un programa del mismo modo que con el con-
trol de tipo interruptor. Las velocidades de avance reales se ajustan en 9 juegos de parámetros de
F1 a F9.
Para más detalles sobre el procedimiento de ajuste de la velocidad de avance para el control del
tipo parámetro, véase la SECCIÒN 11 sobre la función de orden de avance de dígito F1 en el man-
ual de funciones especiales.
•
La designación de avance de dígito F1 se distingue de la designación de avance de dígito F4
tal y como se indica.
(1) Avance de dígito F1
Control de tipo interruptor: Un número entero entre 1 y 8
Control de tipo parámetro: Un número entero entre 1 y 9
(2) Avance de dígito F4
Si se especifica un número real (incluida una variable) en la siguiente dirección F (F1 por ejem-
plo), la ordene de velocidad de avance se interpreta como una orden de dígito F4. Por esa
razón, para la función de avance de dígito F4, no se puede utilizar una variable para especificar
1 a 8( para el control de tipo interruptor) o 1 a 9 (para el control de tipo parámetro).
Ejemplos:
EIOEMM7P3001r01
• EL código de avance seleccionado (F1 a F8 en el caso del control de tipo interruptor y F1 a
F9 en el caso del control de tipo parámetro) no se borra al reiniciarse la unidad de CN. Se
borra si se especifica una orden de F4 o cuando se desconecta y vuelve a conectarse el
suministro eléctrico.
•
Un ajuste de sobrecontrol de velocidad de avance no es válido si se especifica una veloci-
dad de avance con una orden de velocidad de avance de dígito F1.
•
Si se especifica una orden de velocidad de avance de dígito F1 en el modo G95 (avance por
revolución) se activa una alarma.
F1
F5.
LA1 = 8
F = LA1
La velocidad de avance se determina con el ajuste del interruptor de giro F1.
Velocidad de avance= 5 (mm/min)
Velocidad de avance= 8 (mm/min)
Page 39
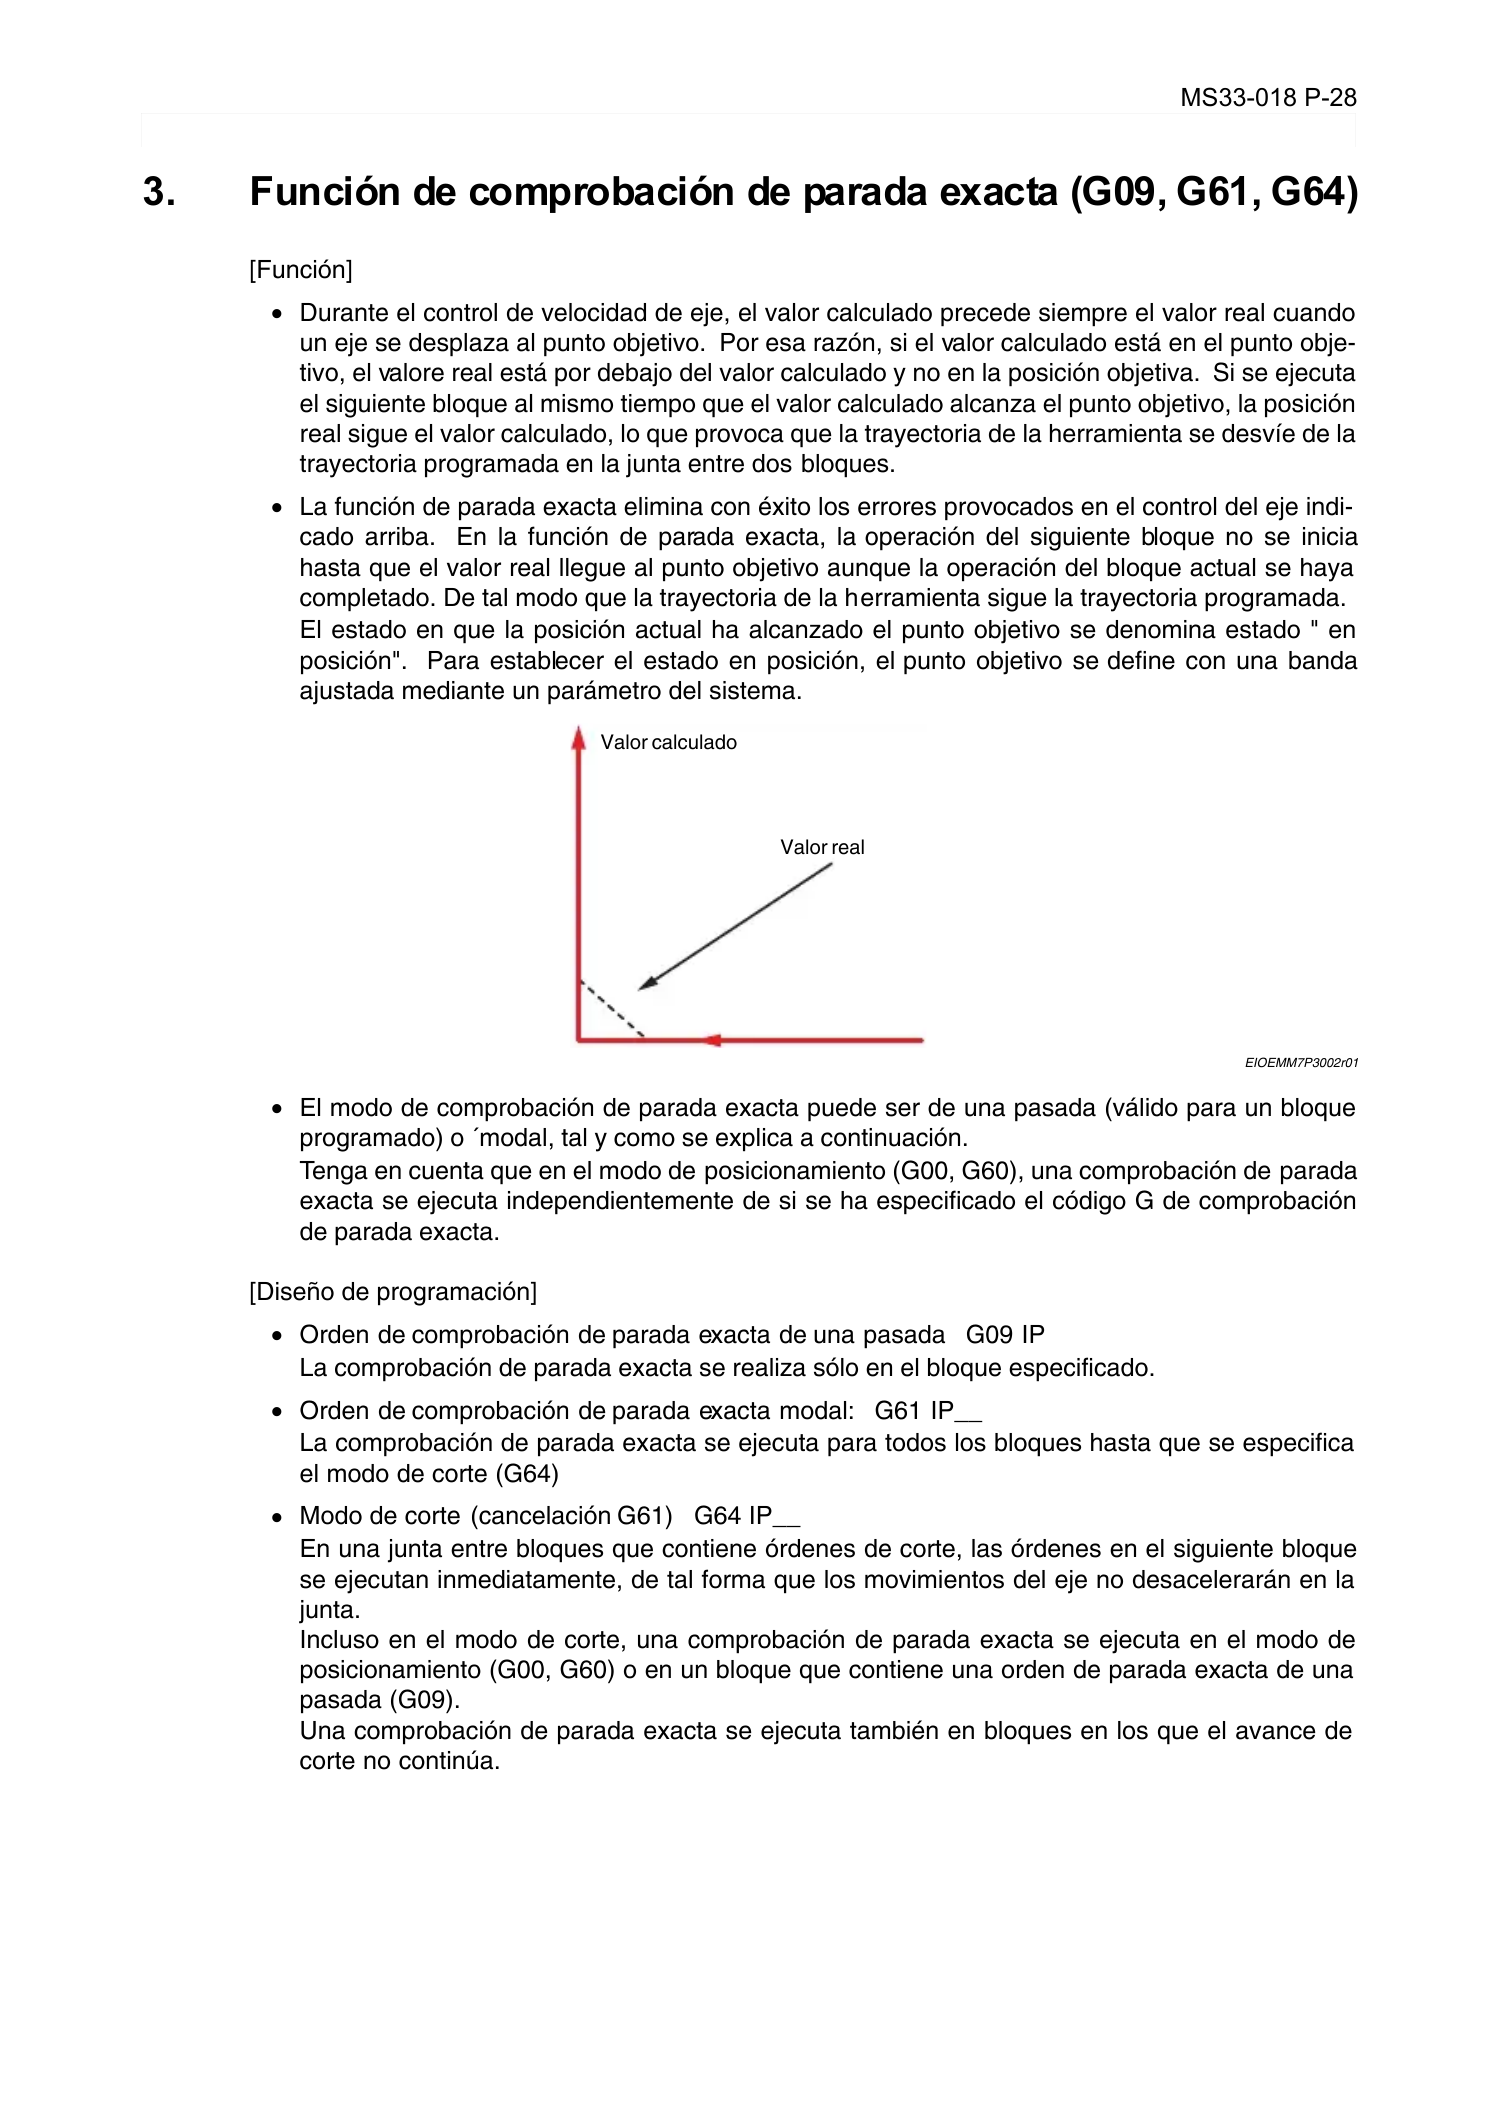
MS33-018 P-28
SECCIÓN 3 FUNCIONES DE AVANCE
3. Función de comprobación de parada exacta (G09, G61, G64)
Eeoemm7p3005
[Función]
•
Durante el control de velocidad de eje, el valor calculado precede siempre el valor real cuando
un eje se desplaza al punto objetivo. Por esa razón, si el valor calculado está en el punto obje-
tivo, el valore real está por debajo del valor calculado y no en la posición objetiva. Si se ejecuta
el siguiente bloque al mismo tiempo que el valor calculado alcanza el punto objetivo, la posición
real sigue el valor calculado, lo que provoca que la trayectoria de la herramienta se desvíe de la
trayectoria programada en la junta entre dos bloques.
•
La función de parada exacta elimina con éxito los errores provocados en el control del eje indi-
cado arriba. En la función de parada exacta, la operación del siguiente bloque no se inicia
hasta que el valor real llegue al punto objetivo aunque la operación del bloque actual se haya
completado. De tal modo que la trayectoria de la herramienta sigue la trayectoria programada.
El estado en que la posición actual ha alcanzado el punto objetivo se denomina estado " en
posición". Para establecer el estado en posición, el punto objetivo se define con una banda
ajustada mediante un parámetro del sistema.
EIOEMM7P3002r01
•
El modo de comprobación de parada exacta puede ser de una pasada (válido para un bloque
programado) o ´modal, tal y como se explica a continuación.
Tenga en cuenta que en el modo de posicionamiento (G00, G60), una comprobación de parada
exacta se ejecuta independientemente de si se ha especificado el código G de comprobación
de parada exacta.
[Diseño de programación]
•
Orden de comprobación de parada exacta de una pasada G09 IP
La comprobación de parada exacta se realiza sólo en el bloque especificado.
• Orden de comprobación de parada exacta modal: G61 IP__
La comprobación de parada exacta se ejecuta para todos los bloques hasta que se especifica
el modo de corte (G64)
•
Modo de corte (cancelación G61) G64 IP__
En una junta entre bloques que contiene órdenes de corte, las órdenes en el siguiente bloque
se ejecutan inmediatamente, de tal forma que los movimientos del eje no desacelerarán en la
junta.
Incluso en el modo de corte, una comprobación de parada exacta se ejecuta en el modo de
posicionamiento (G00, G60) o en un bloque que contiene una orden de parada exacta de una
pasada (G09).
Una comprobación de parada exacta se ejecuta también en bloques en los que el avance de
corte no continúa.
Valor calculado
Valor real
Page 40
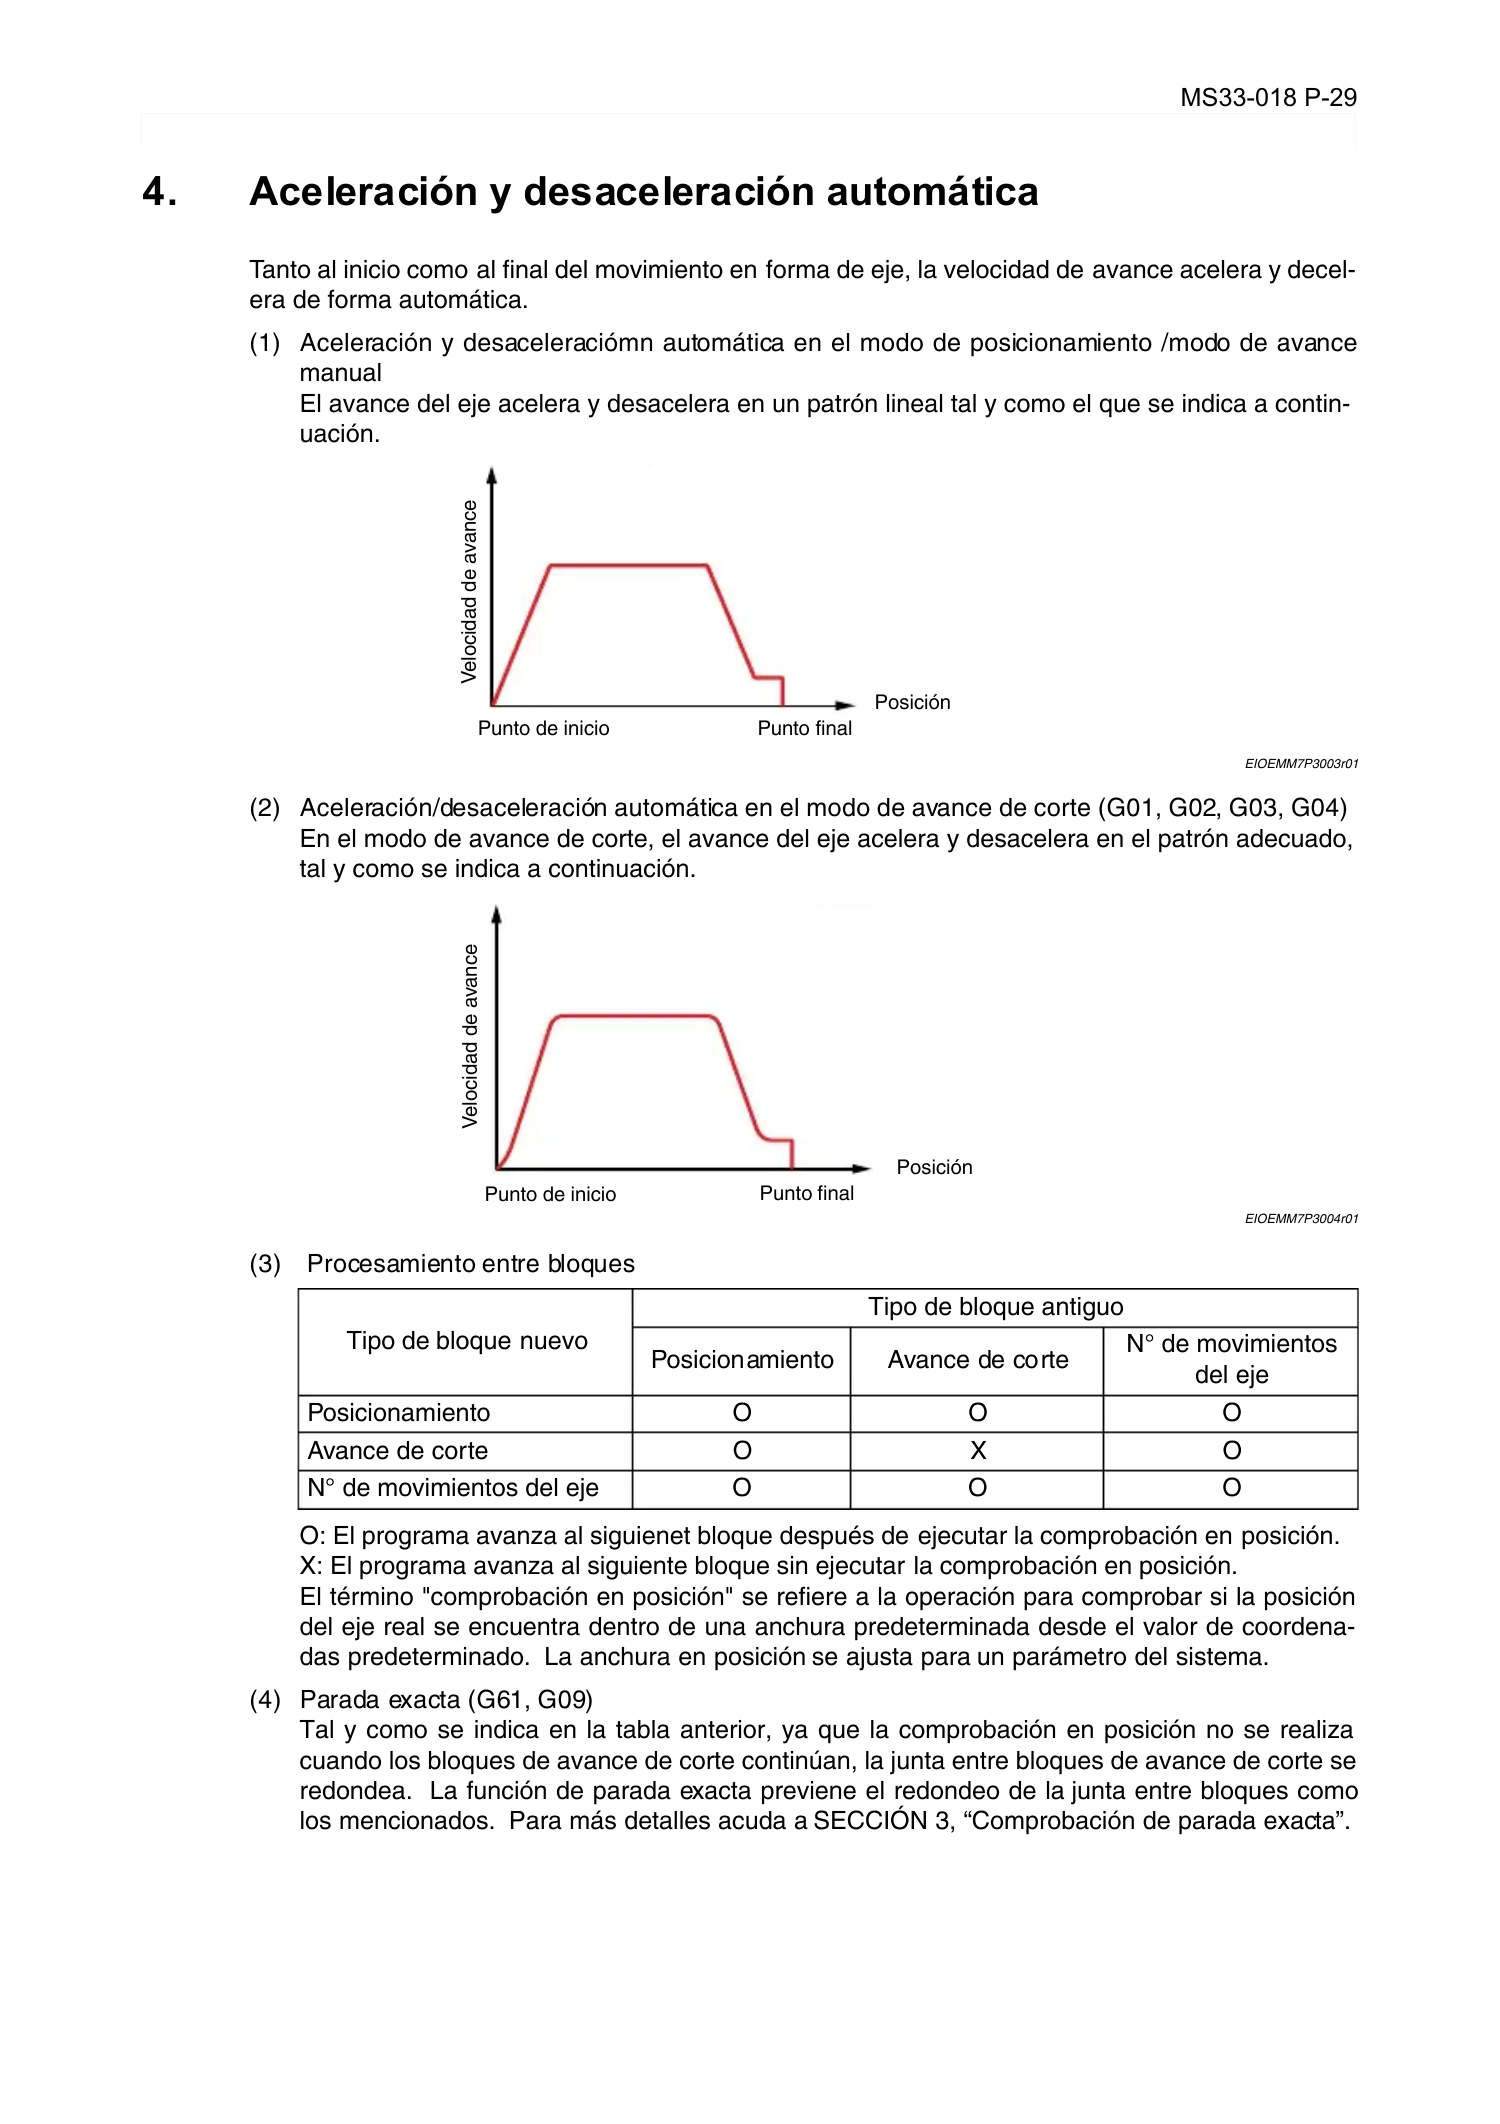
MS33-018 P-29
SECCIÓN 3 FUNCIONES DE AVANCE
4. Aceleración y desaceleración automática
Eeoemm7p3006
Tanto al inicio como al final del movimiento en forma de eje, la velocidad de avance acelera y decel-
era de forma automática.
(1) Aceleración y desaceleraciómn automática en el modo de posicionamiento /modo de avance
manual
El avance del eje acelera y desacelera en un patrón lineal tal y como el que se indica a contin-
uación.
EIOEMM7P3003r01
(2) Aceleración/desaceleración automática en el modo de avance de corte (G01, G02, G03, G04)
En el modo de avance de corte, el avance del eje acelera y desacelera en el patrón adecuado,
tal y como se indica a continuación.
EIOEMM7P3004r01
(3) Procesamiento entre bloques
O: El programa avanza al siguienet bloque después de ejecutar la comprobación en posición.
X: El programa avanza al siguiente bloque sin ejecutar la comprobación en posición.
El término "comprobación en posición" se refiere a la operación para comprobar si la posición
del eje real se encuentra dentro de una anchura predeterminada desde el valor de coordena-
das predeterminado. La anchura en posición se ajusta para un parámetro del sistema.
(4) Parada exacta (G61, G09)
Tal y como se indica en la tabla anterior, ya que la comprobación en posición no se realiza
cuando los bloques de avance de corte continúan, la junta entre bloques de avance de corte se
redondea. La función de parada exacta previene el redondeo de la junta entre bloques como
los mencionados. Para más detalles acuda a SECCIÓN 3, “Comprobación de parada exacta”.
Tipo de bloque nuevo
Tipo de bloque antiguo
Posicionamiento Avance de corte
N° de movimientos
del eje
Posicionamiento O O O
Avance de corte O X O
N° de movimientos del eje O O O
Posición
Punto de inicio Punto final
V
e
l
o
c
i
d
a
d
d
e
a
v
a
n
c
e
Posición
Punto final
V
e
l
o
c
i
d
a
d
d
e
a
v
a
n
c
e
Punto de inicio
Page 41
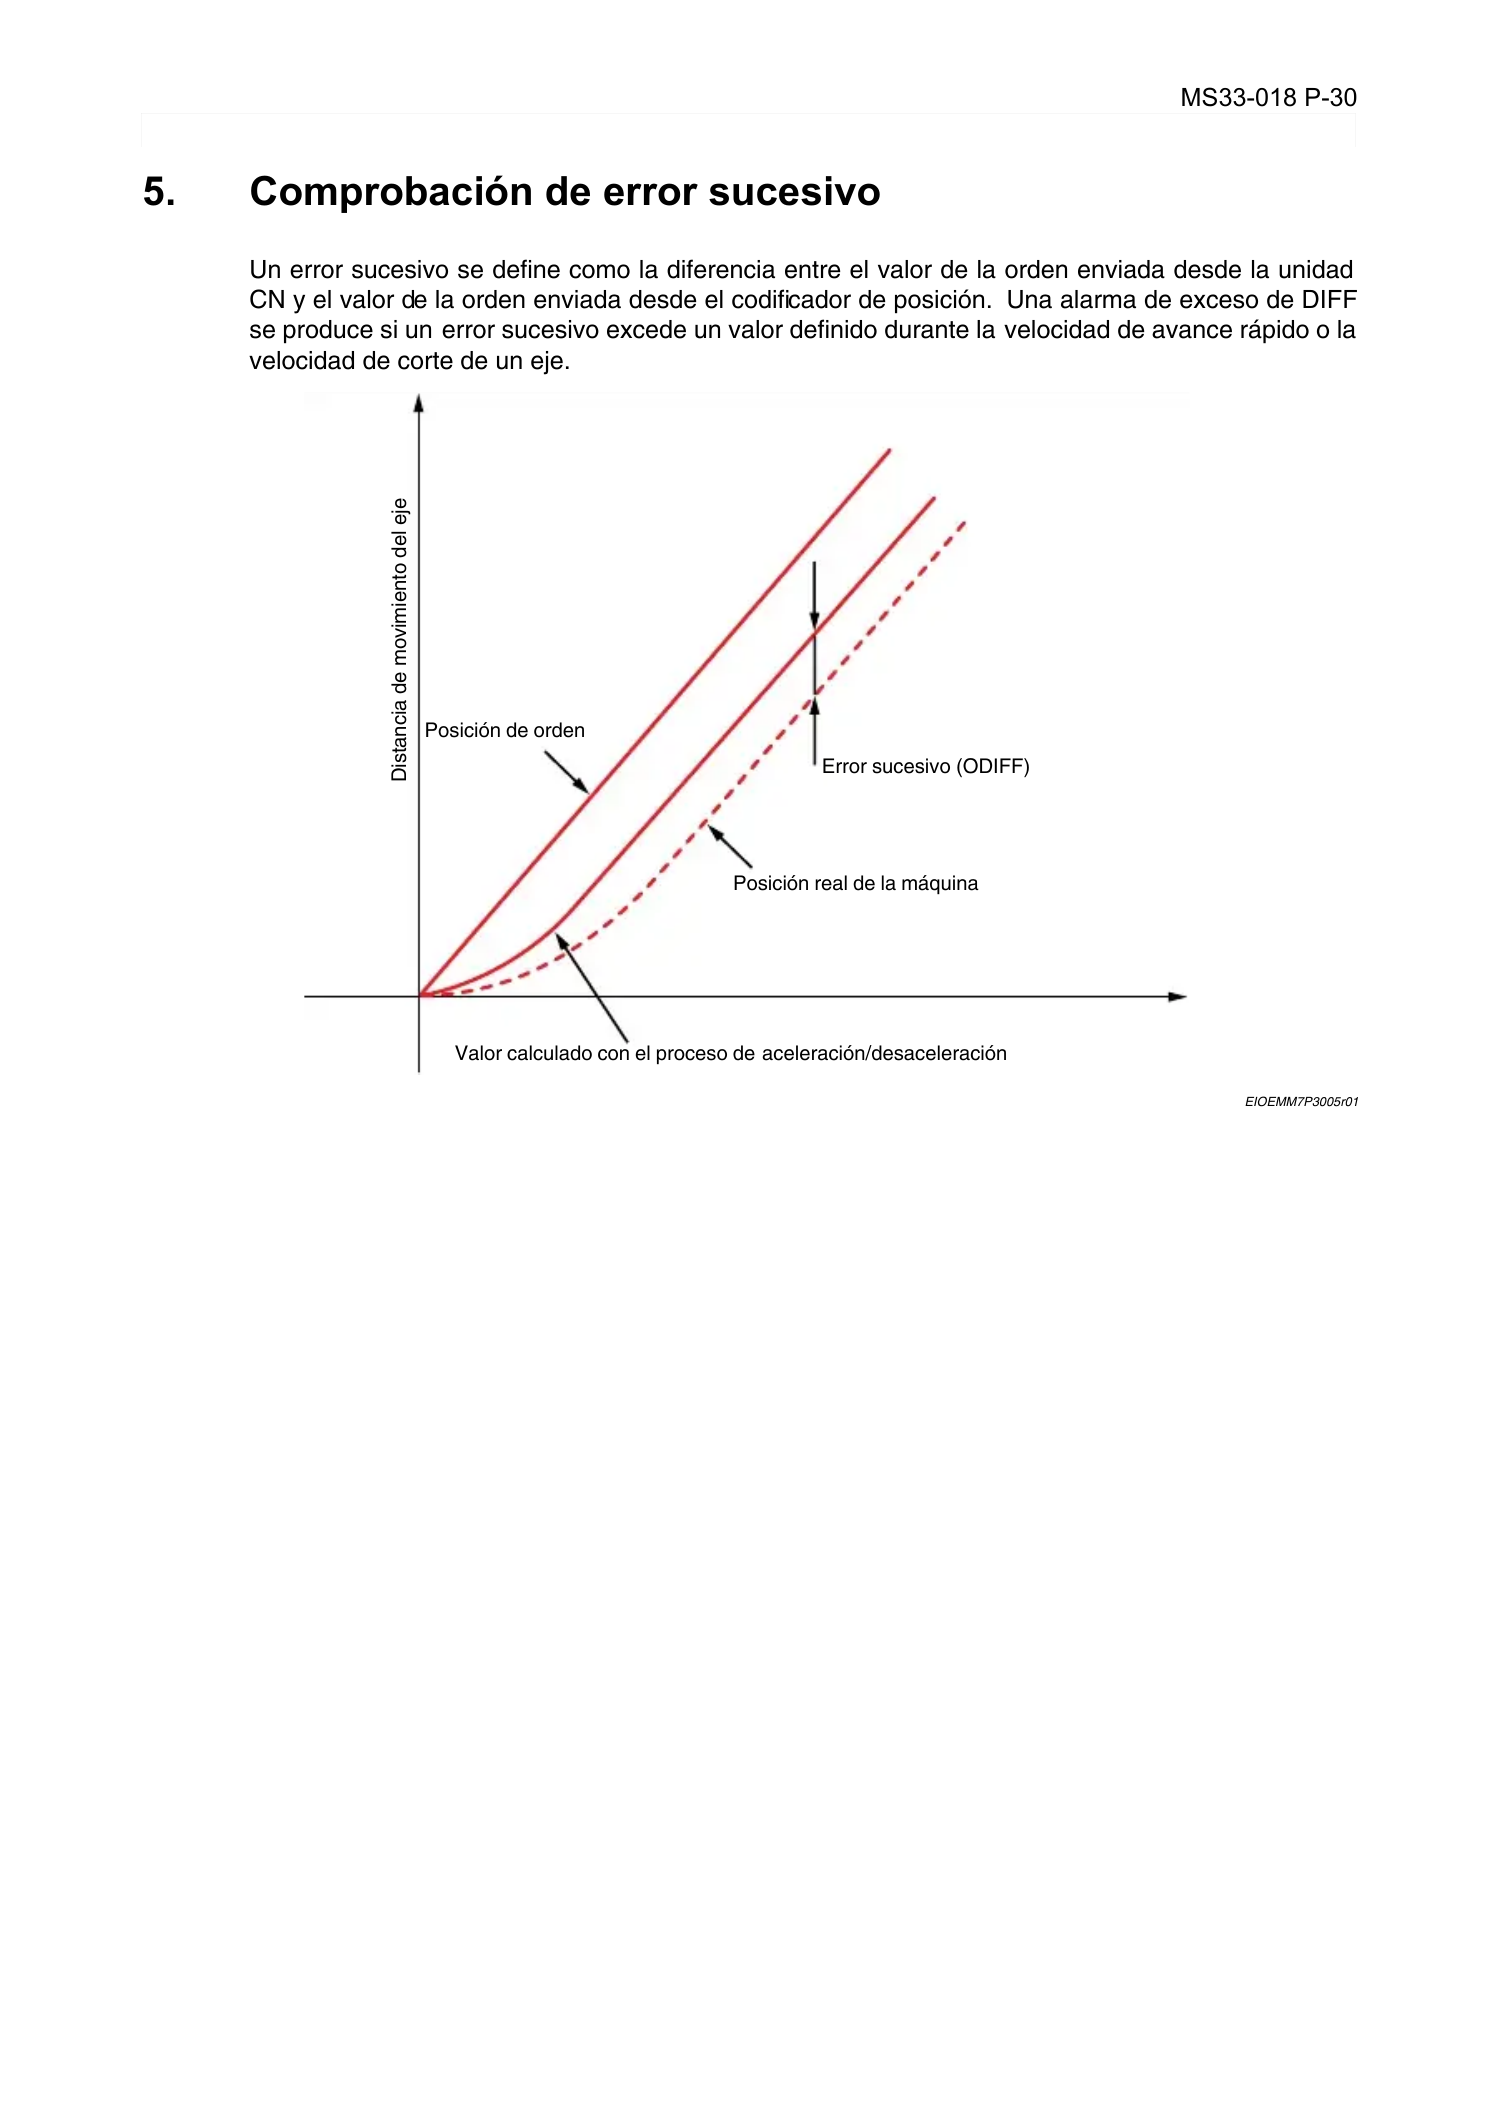
MS33-018 P-30
SECCIÓN 3 FUNCIONES DE AVANCE
5. Comprobación de error sucesivo
Eeoemm7p3007
Un error sucesivo se define como la diferencia entre el valor de la orden enviada desde la unidad
CN y el valor de la orden enviada desde el codificador de posición. Una alarma de exceso de DIFF
se produce si un error sucesivo excede un valor definido durante la velocidad de avance rápido o la
velocidad de corte de un eje.
EIOEMM7P3005r01
Valor calculado con el proceso de aceleración/desaceleración
Posición de orden
Posición real de la máquina
Error sucesivo (ODIFF)
D
i
s
t
a
n
c
i
a
d
e
m
o
v
i
m
i
e
n
t
o
d
e
l
e
j
e
Page 42
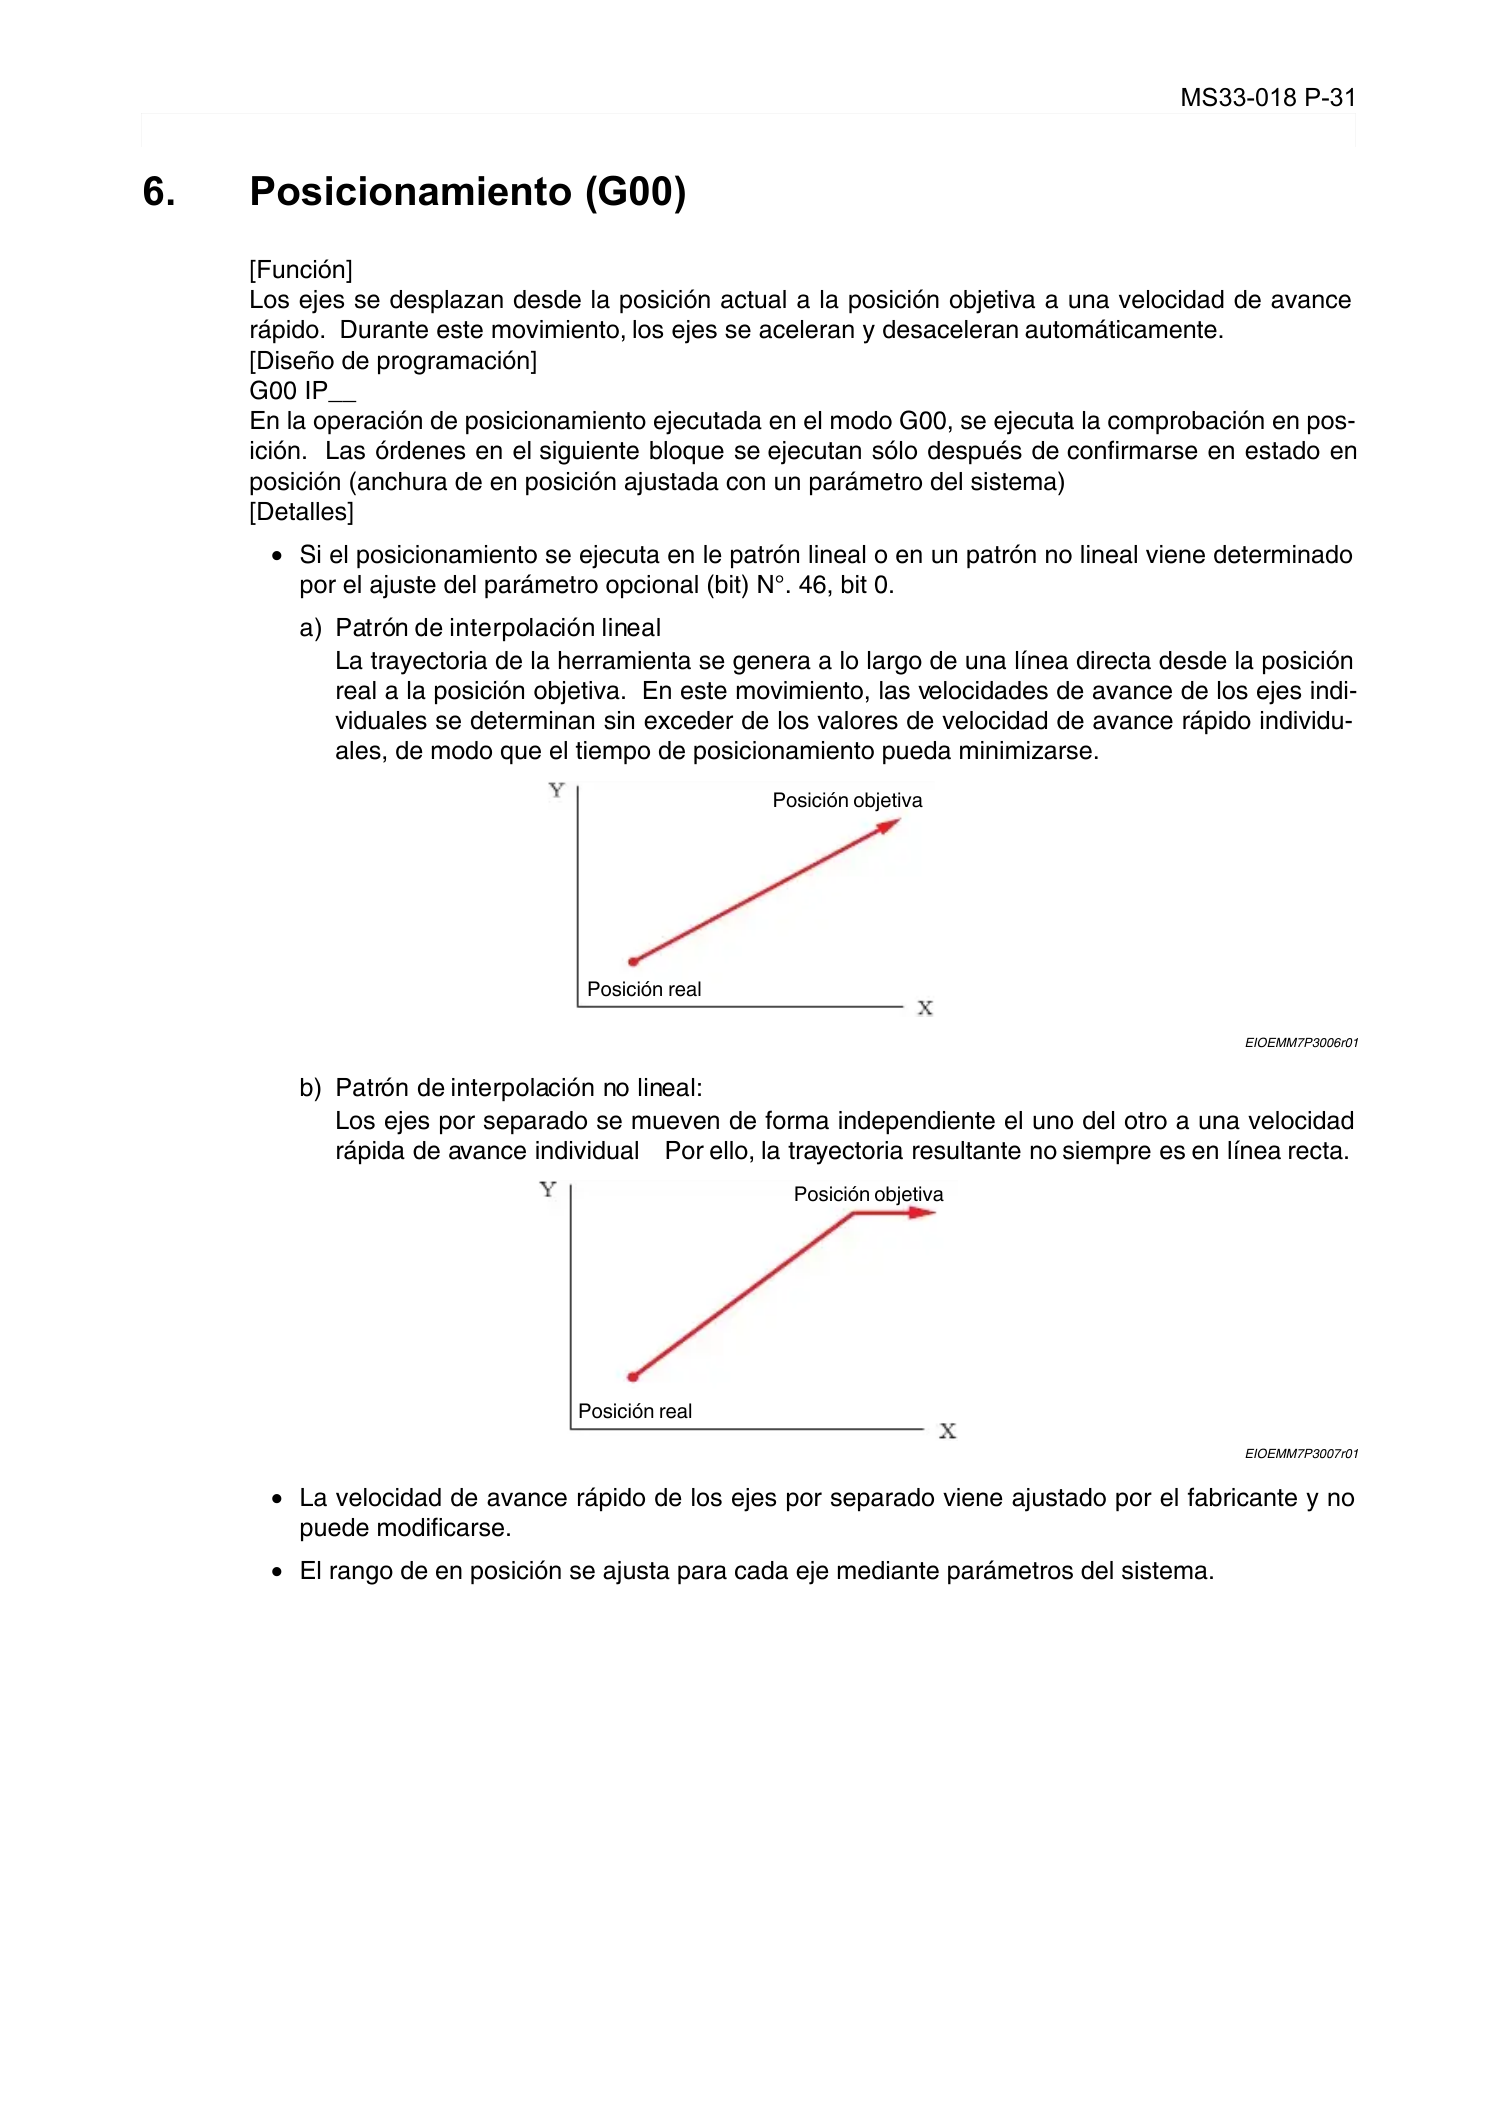
MS33-018 P-31
SECCIÓN 3 FUNCIONES DE AVANCE
6. Posicionamiento (G00)
Eeoemm7p3008
[Función]
Los ejes se desplazan desde la posición actual a la posición objetiva a una velocidad de avance
rápido. Durante este movimiento, los ejes se aceleran y desaceleran automáticamente.
[Diseño de programación]
G00 IP__
En la operación de posicionamiento ejecutada en el modo G00, se ejecuta la comprobación en pos-
ición. Las órdenes en el siguiente bloque se ejecutan sólo después de confirmarse en estado en
posición (anchura de en posición ajustada con un parámetro del sistema)
[Detalles]
•
Si el posicionamiento se ejecuta en le patrón lineal o en un patrón no lineal viene determinado
por el ajuste del parámetro opcional (bit) N°. 46, bit 0.
a) Patrón de interpolación lineal
La trayectoria de la herramienta se genera a lo largo de una línea directa desde la posición
real a la posición objetiva. En este movimiento, las velocidades de avance de los ejes indi-
viduales se determinan sin exceder de los valores de velocidad de avance rápido individu-
ales, de modo que el tiempo de posicionamiento pueda minimizarse.
EIOEMM7P3006r01
b) Patrón de interpolación no lineal:
Los ejes por separado se mueven de forma independiente el uno del otro a una velocidad
rápida de avance individual Por ello, la trayectoria resultante no siempre es en línea recta.
EIOEMM7P3007r01
•
La velocidad de avance rápido de los ejes por separado viene ajustado por el fabricante y no
puede modificarse.
• El rango de en posición se ajusta para cada eje mediante parámetros del sistema.
Posición objetiva
Posición real
Posición real
Posición objetiva
Page 43
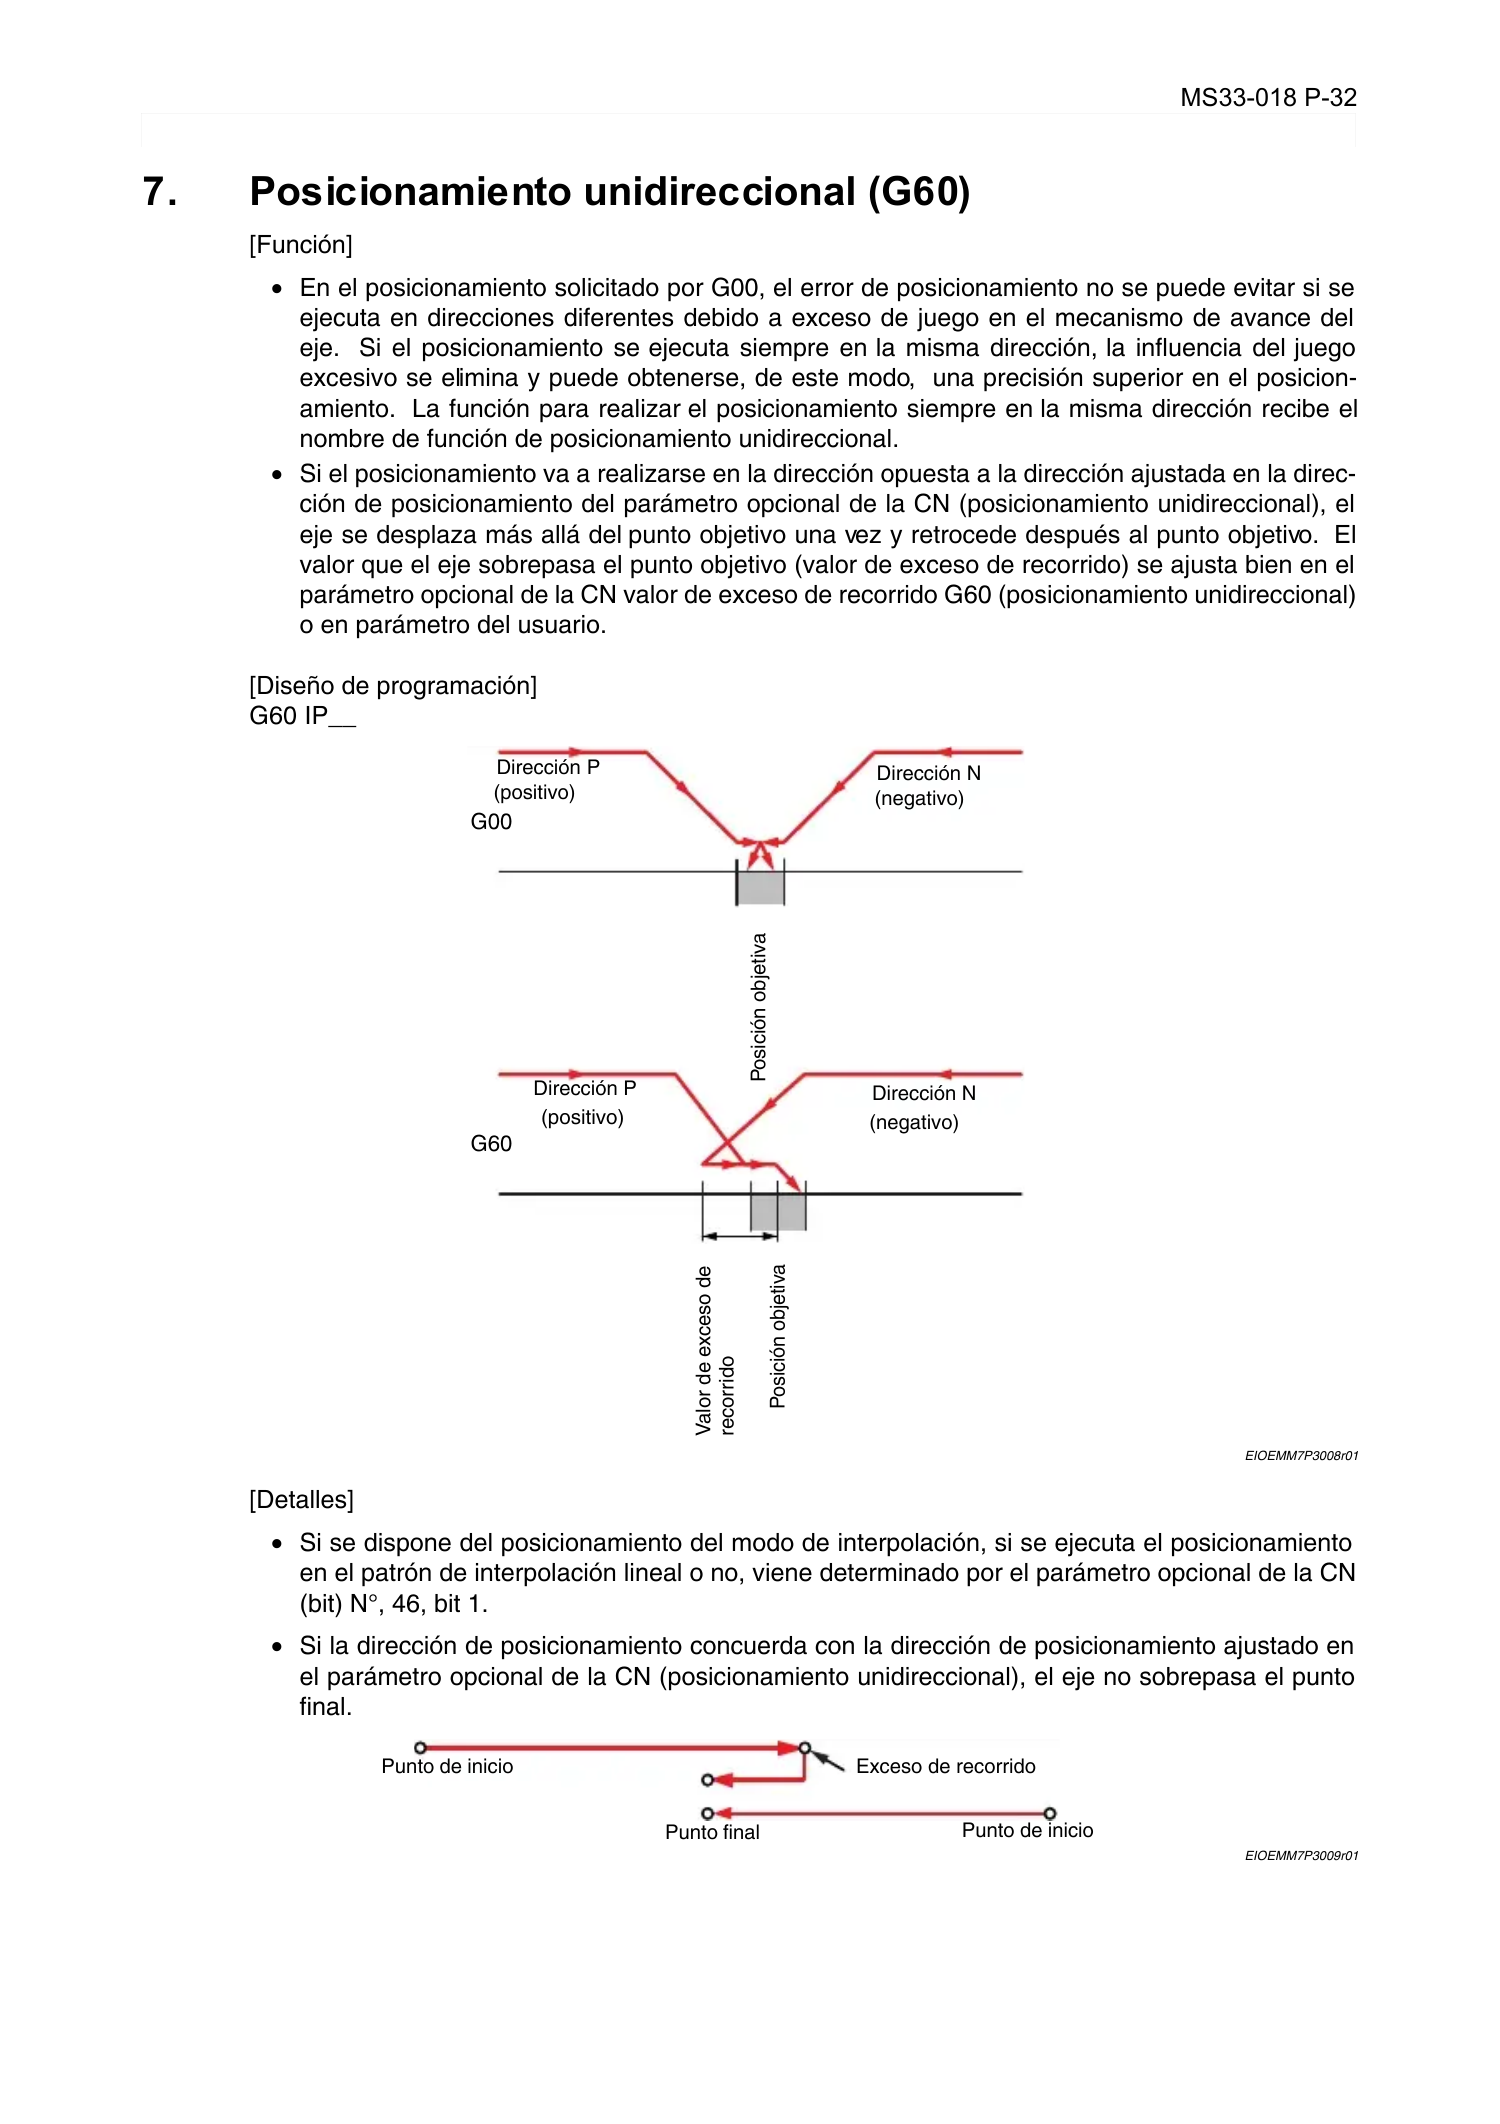
MS33-018 P-32
SECCIÓN 3 FUNCIONES DE AVANCE
7. Posicionamiento unidireccional (G60)
Eeoemm7p3009
[Función]
•
En el posicionamiento solicitado por G00, el error de posicionamiento no se puede evitar si se
ejecuta en direcciones diferentes debido a exceso de juego en el mecanismo de avance del
eje. Si el posicionamiento se ejecuta siempre en la misma dirección, la influencia del juego
excesivo se elimina y puede obtenerse, de este modo, una precisión superior en el posicion-
amiento. La función para realizar el posicionamiento siempre en la misma dirección recibe el
nombre de función de posicionamiento unidireccional.
•
Si el posicionamiento va a realizarse en la dirección opuesta a la dirección ajustada en la direc-
ción de posicionamiento del parámetro opcional de la CN (posicionamiento unidireccional), el
eje se desplaza más allá del punto objetivo una vez y retrocede después al punto objetivo. El
valor que el eje sobrepasa el punto objetivo (valor de exceso de recorrido) se ajusta bien en el
parámetro opcional de la CN valor de exceso de recorrido G60 (posicionamiento unidireccional)
o en parámetro del usuario.
[Diseño de programación]
G60 IP__
EIOEMM7P3008r01
[Detalles]
• Si se dispone del posicionamiento del modo de interpolación, si se ejecuta el posicionamiento
en el patrón de interpolación lineal o no, viene determinado por el parámetro opcional de la CN
(bit) N°, 46, bit 1.
• Si la dirección de posicionamiento concuerda con la dirección de posicionamiento ajustado en
el parámetro opcional de la CN (posicionamiento unidireccional), el eje no sobrepasa el punto
final.
EIOEMM7P3009r01
G60
G00
Dirección N
(negativo)
Dirección P
Dirección N
(negativo)
Dirección P
(positivo)
(positivo)
P
o
s
i
c
i
ó
n
o
b
j
e
t
i
v
a
P
o
s
i
c
i
ó
n
o
b
j
e
t
i
v
a
V
a
l
o
r
d
e
e
x
c
e
s
o
d
e
r
e
c
o
r
r
i
d
o
Punto de inicio
Punto final
Exceso de recorrido
Punto de inicio
Page 44
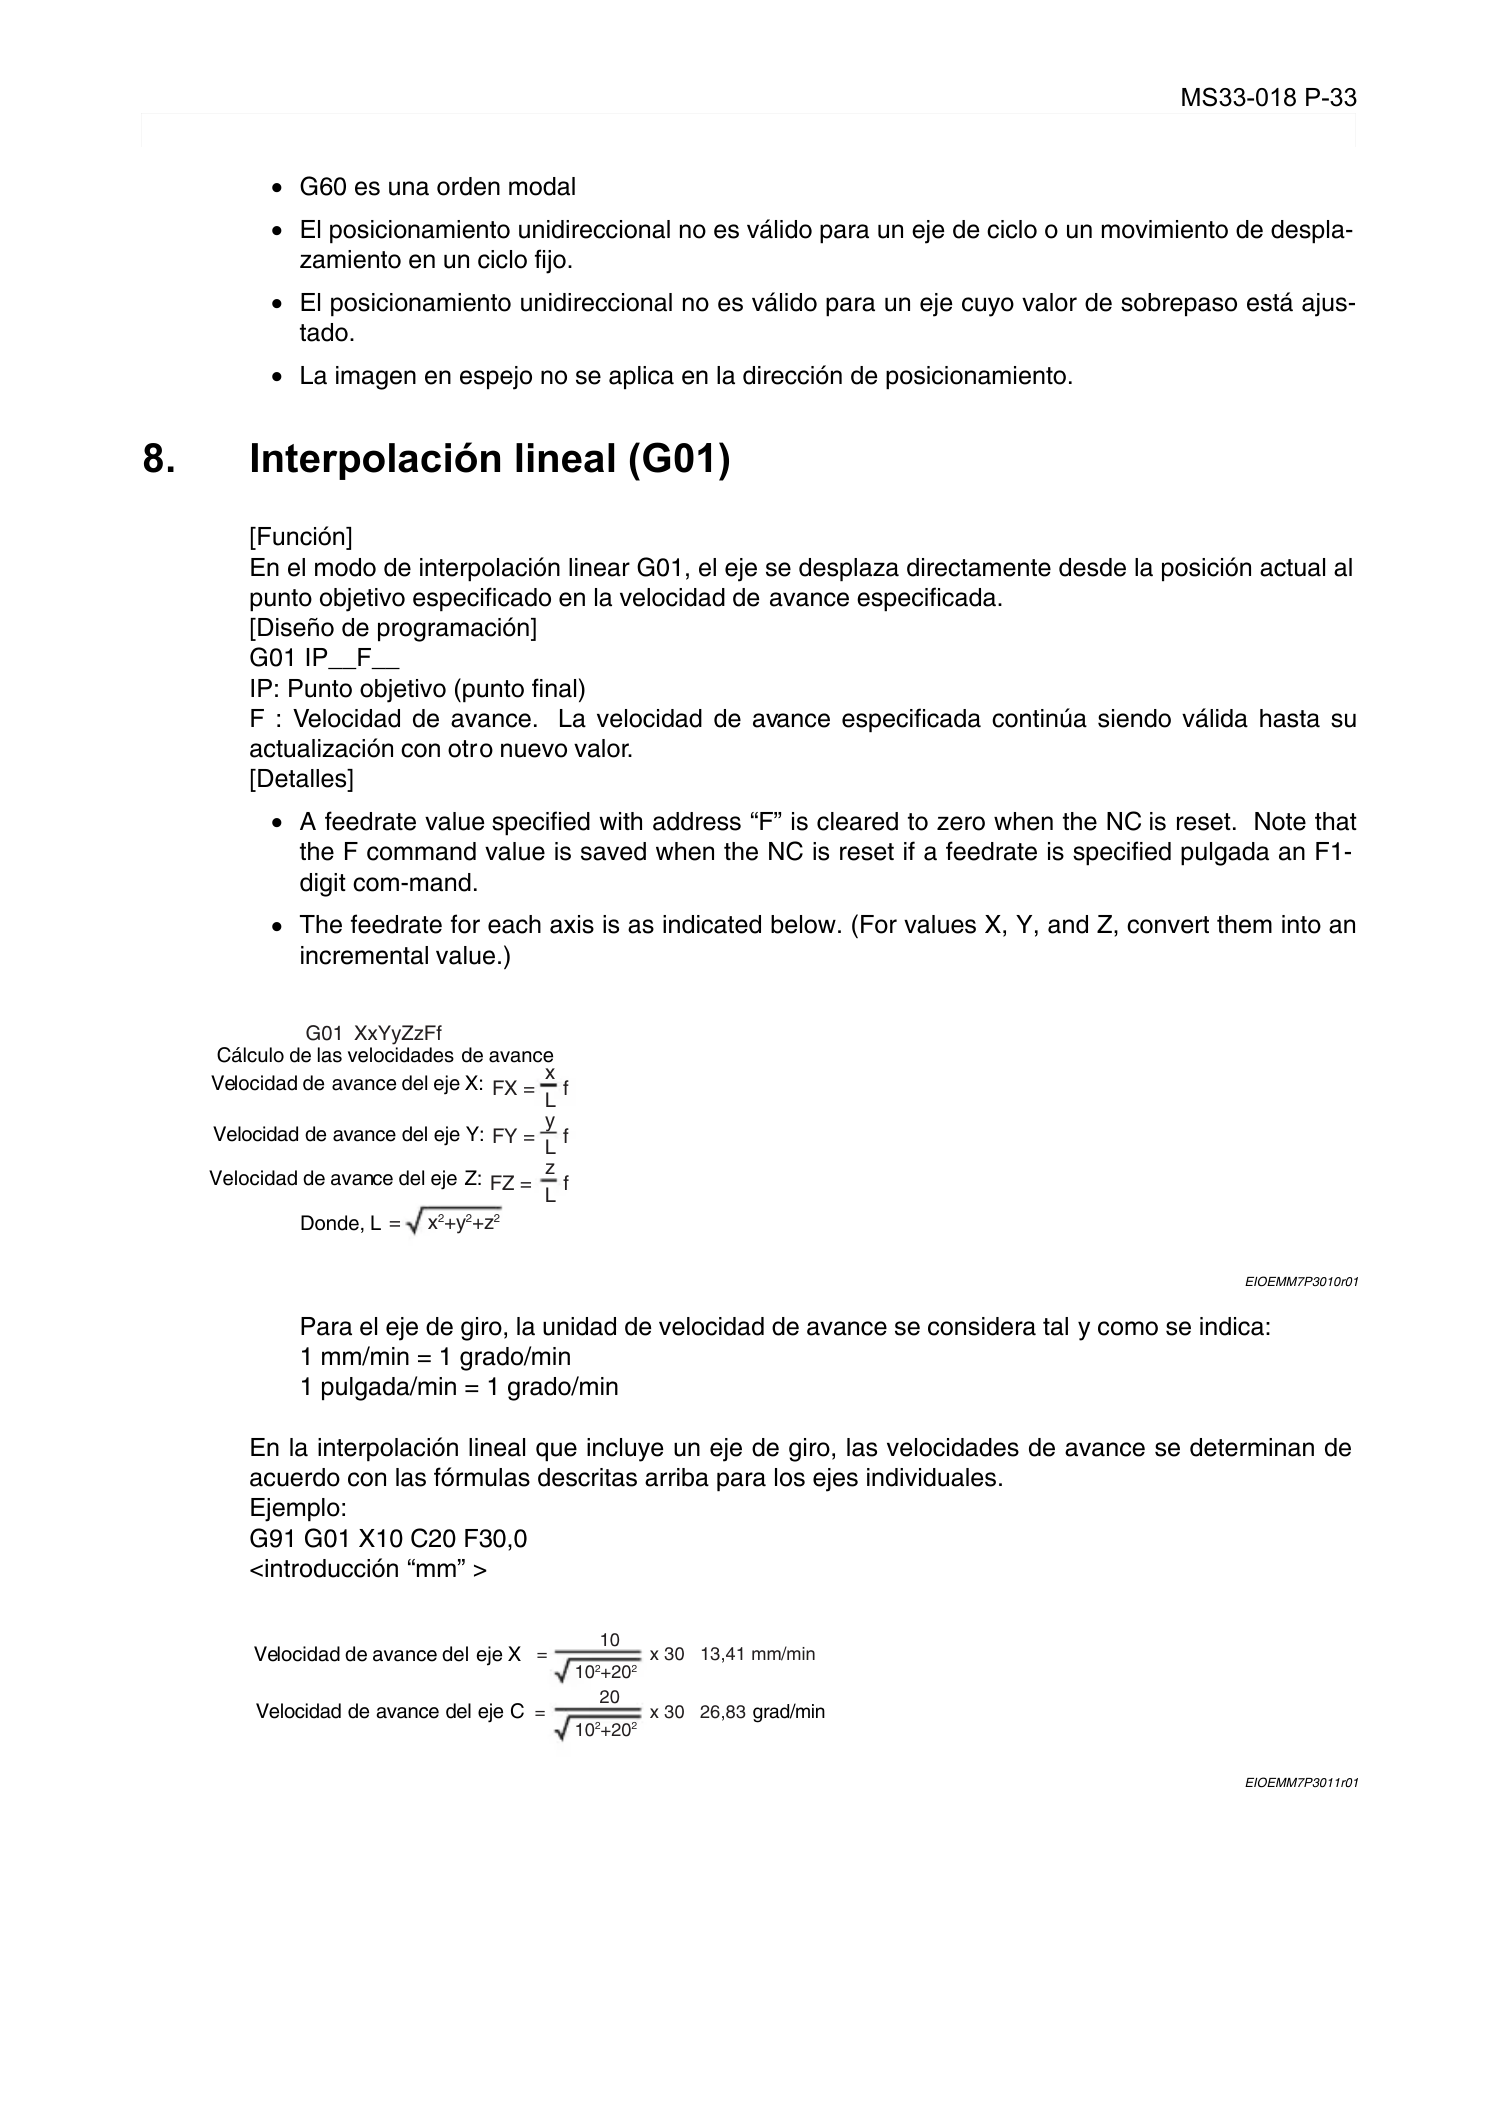
MS33-018 P-33
SECCIÓN 3 FUNCIONES DE AVANCE
•
G60 es una orden modal
•
El posicionamiento unidireccional no es válido para un eje de ciclo o un movimiento de despla-
zamiento en un ciclo fijo.
•
El posicionamiento unidireccional no es válido para un eje cuyo valor de sobrepaso está ajus-
tado.
•
La imagen en espejo no se aplica en la dirección de posicionamiento.
8. Interpolación lineal (G01)
Eeoemm7p3010
[Función]
En el modo de interpolación linear G01, el eje se desplaza directamente desde la posición actual al
punto objetivo especificado en la velocidad de avance especificada.
[Diseño de programación]
G01 IP__F__
IP: Punto objetivo (punto final)
F : Velocidad de avance. La velocidad de avance especificada continúa siendo válida hasta su
actualización con otro nuevo valor.
[Detalles]
• A feedrate value specified with address “F” is cleared to zero when the NC is reset. Note that
the F command value is saved when the NC is reset if a feedrate is specified pulgada an F1-
digit com-mand.
•
The feedrate for each axis is as indicated below. (For values X, Y, and Z, convert them into an
incremental value.)
EIOEMM7P3010r01
Para el eje de giro, la unidad de velocidad de avance se considera tal y como se indica:
1 mm/min = 1 grado/min
1 pulgada/min = 1 grado/min
En la interpolación lineal que incluye un eje de giro, las velocidades de avance se determinan de
acuerdo con las fórmulas descritas arriba para los ejes individuales.
Ejemplo:
G91 G01 X10 C20 F30,0
<introducción “mm” >
EIOEMM7P3011r01
= x
2
+y
2
+z
2
FX = f
L
x
G01 XxYyZzFf
FY = f
L
y
FZ = f
L
z
Cálculo de las velocidades de avance
Velocidad de avance del eje X:
Velocidad de avance del eje Y:
Velocidad de avance del eje Z:
Donde, L
10
2
+20
2
10
= x 30 13,41 mm/min
10
2
+20
2
20
= x 30 26,83
Velocidad de avance del eje X
Velocidad de avance del eje C grad/min
Page 45
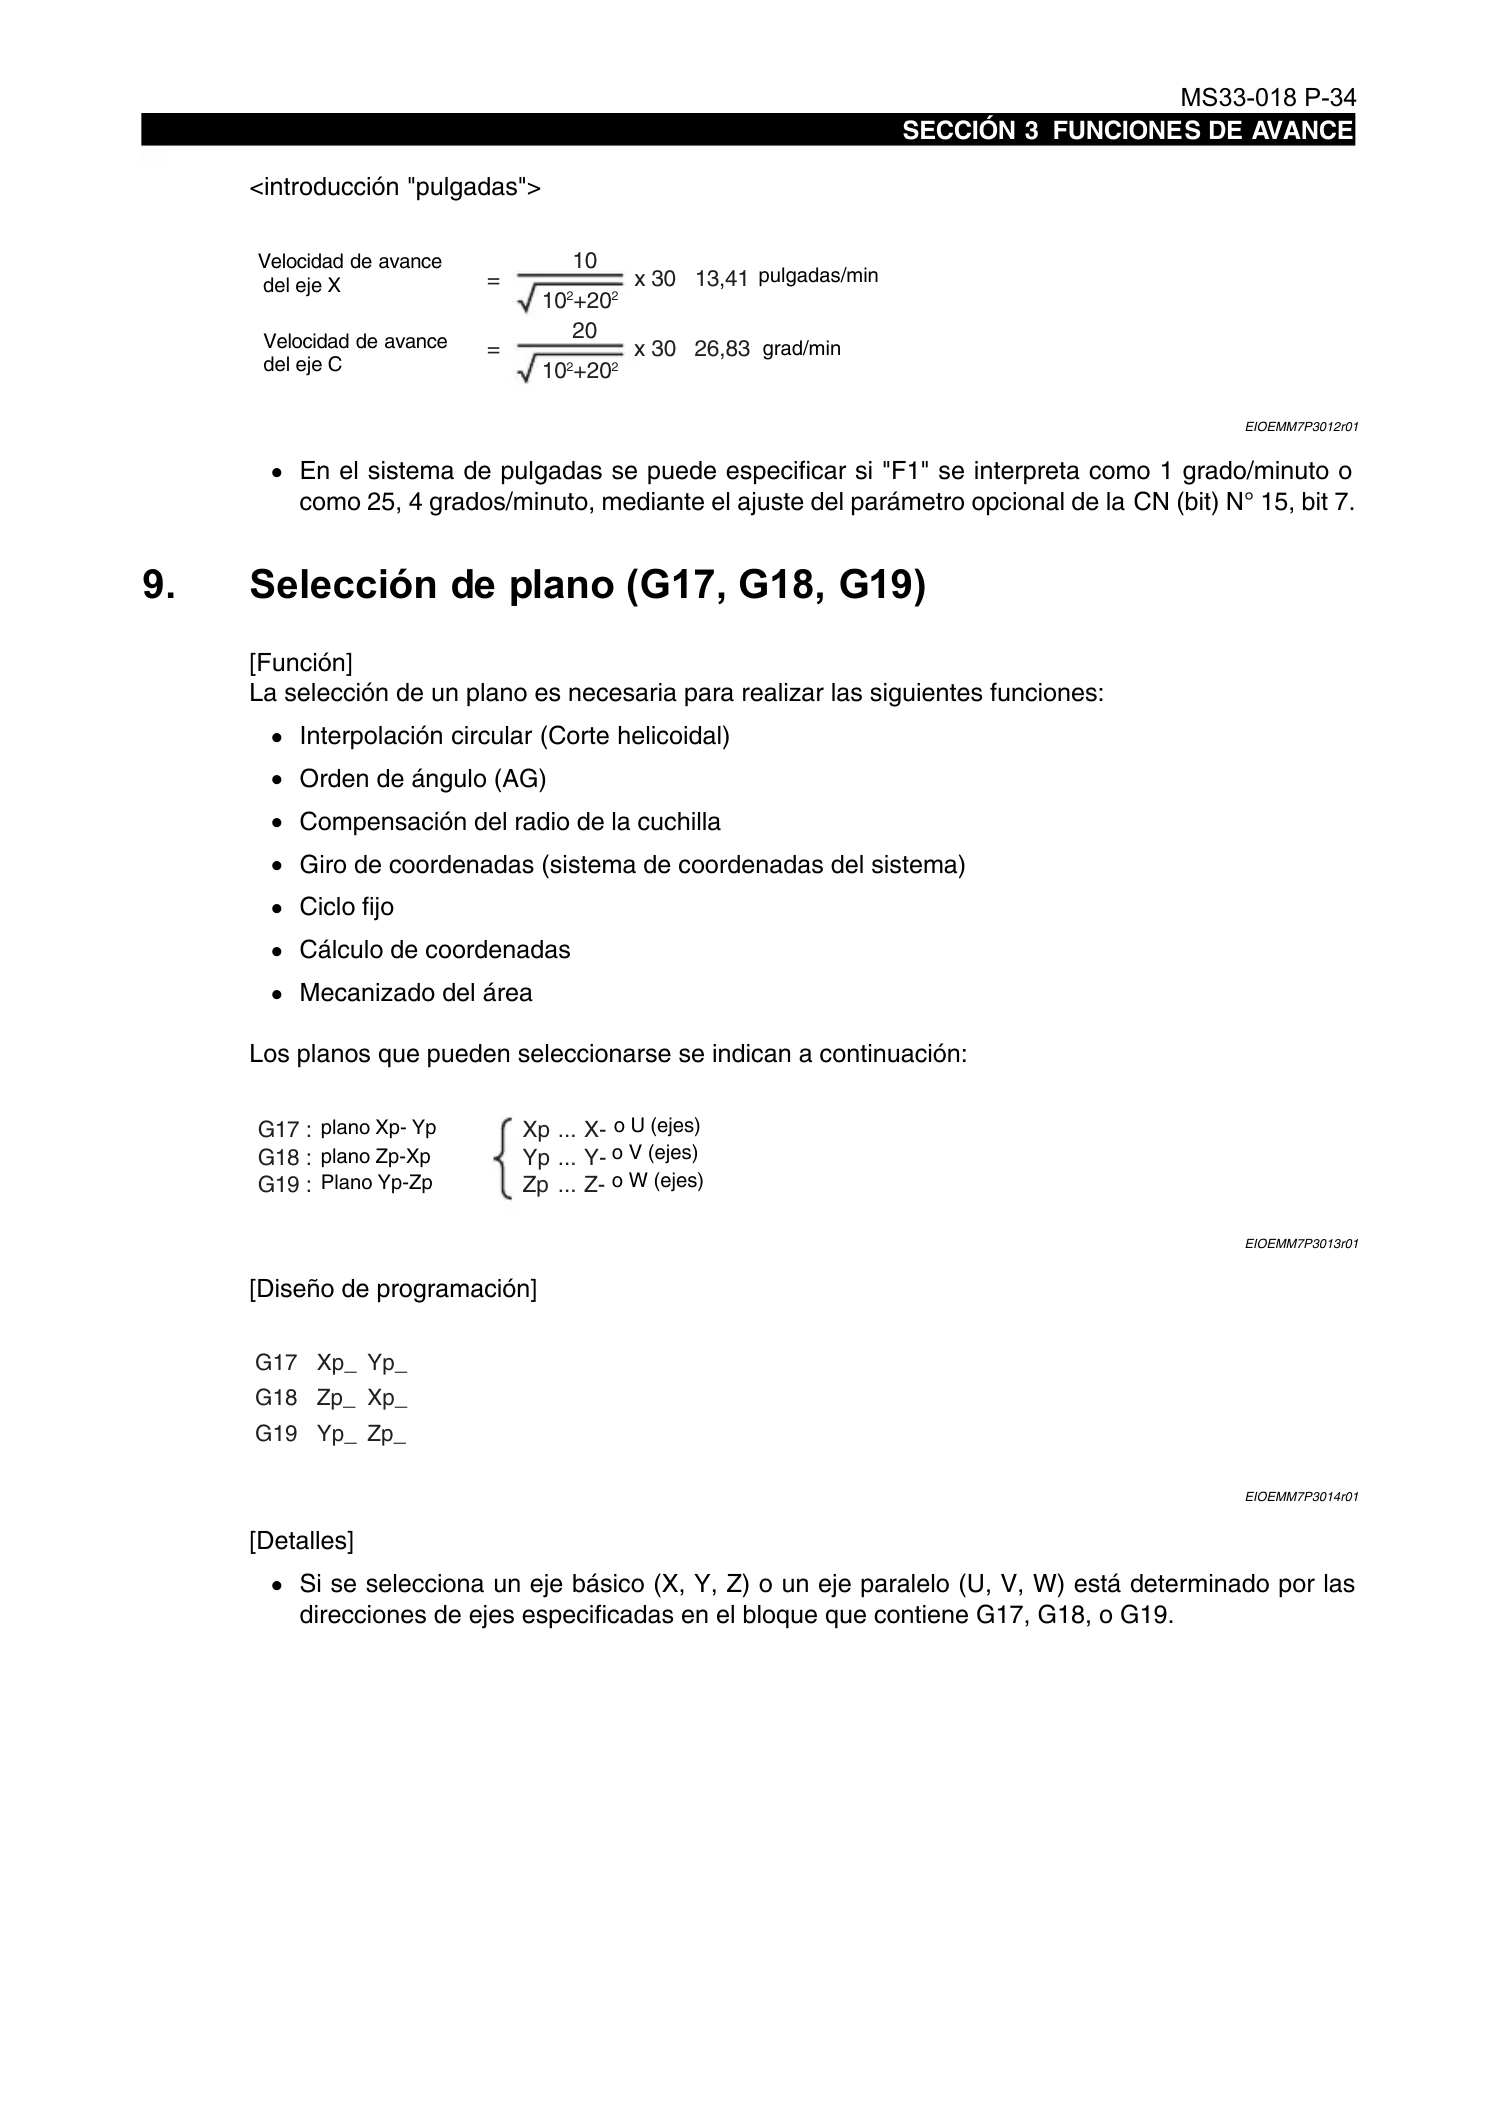
MS33-018 P-34
SECCIÓN 3 FUNCIONES DE AVANCE
<introducción "pulgadas">
EIOEMM7P3012r01
•
En el sistema de pulgadas se puede especificar si "F1" se interpreta como 1 grado/minuto o
como 25, 4 grados/minuto, mediante el ajuste del parámetro opcional de la CN (bit) N° 15, bit 7.
9. Selección de plano (G17, G18, G19)
Eeoemm7p3011
[Función]
La selección de un plano es necesaria para realizar las siguientes funciones:
•
Interpolación circular (Corte helicoidal)
•
Orden de ángulo (AG)
• Compensación del radio de la cuchilla
•
Giro de coordenadas (sistema de coordenadas del sistema)
•
Ciclo fijo
•
Cálculo de coordenadas
•
Mecanizado del área
Los planos que pueden seleccionarse se indican a continuación:
EIOEMM7P3013r01
[Diseño de programación]
EIOEMM7P3014r01
[Detalles]
•
Si se selecciona un eje básico (X, Y, Z) o un eje paralelo (U, V, W) está determinado por las
direcciones de ejes especificadas en el bloque que contiene G17, G18, o G19.
10
2
+20
2
10
=
x 30 13,41
10
2
+20
2
20
= x 30 26,83
Velocidad de avance
Velocidad de avance
pulgadas/min
grad/min
del eje X
del eje C
G17 :
G18 :
G19 :
Xp
Yp
Zp
X-
Y-
Z-
...
...
...
plano Xp- Yp
plano Zp-Xp
Plano Yp-Zp
o U (ejes)
o V (ejes)
o W (ejes)
G17
G18
G19
Xp_
Zp_
Yp_
Yp_
Xp_
Zp_
Page 46
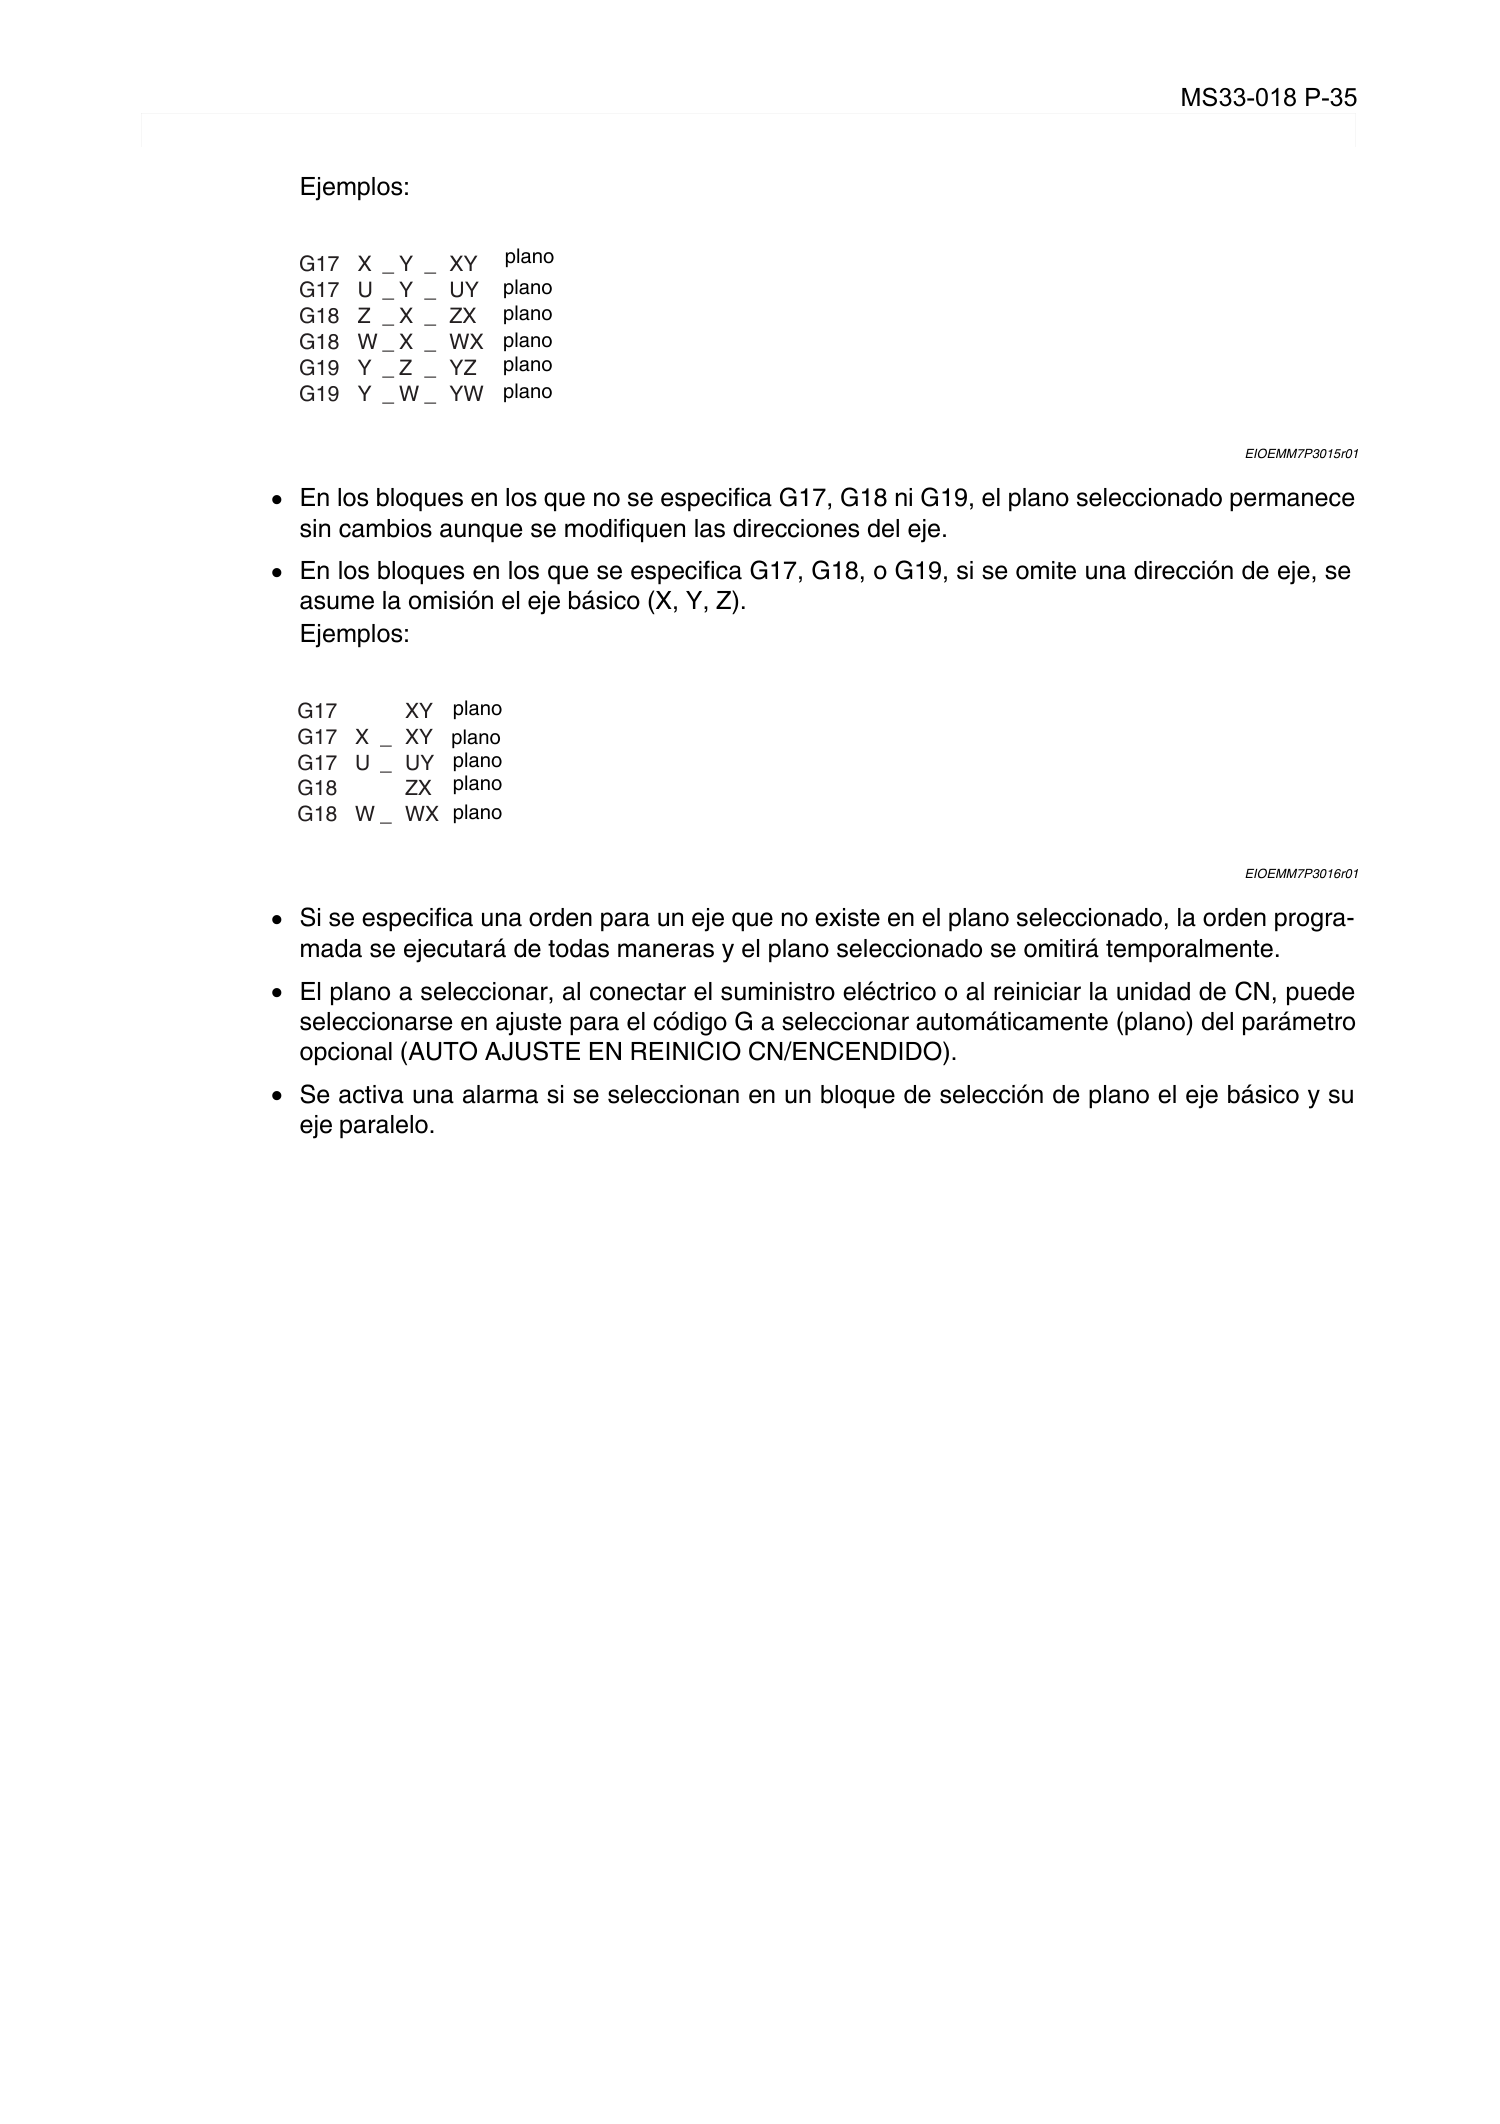
MS33-018 P-35
SECCIÓN 3 FUNCIONES DE AVANCE
Ejemplos:
EIOEMM7P3015r01
•
En los bloques en los que no se especifica G17, G18 ni G19, el plano seleccionado permanece
sin cambios aunque se modifiquen las direcciones del eje.
•
En los bloques en los que se especifica G17, G18, o G19, si se omite una dirección de eje, se
asume la omisión el eje básico (X, Y, Z).
Ejemplos:
EIOEMM7P3016r01
•
Si se especifica una orden para un eje que no existe en el plano seleccionado, la orden progra-
mada se ejecutará de todas maneras y el plano seleccionado se omitirá temporalmente.
•
El plano a seleccionar, al conectar el suministro eléctrico o al reiniciar la unidad de CN, puede
seleccionarse en ajuste para el código G a seleccionar automáticamente (plano) del parámetro
opcional (AUTO AJUSTE EN REINICIO CN/ENCENDIDO).
•
Se activa una alarma si se seleccionan en un bloque de selección de plano el eje básico y su
eje paralelo.
G17
G17
G18
G18
G19
G19
X
U
Z
W
Y
Y
_
_
_
_
_
_
Y
Y
X
X
Z
W
_
_
_
_
_
_
XY
UY
ZX
WX
YZ
YW
plano
plano
plano
plano
plano
plano
G17
G17
G17
G18
G18
X
U
W
_
_
_
XY
XY
UY
ZX
WX
plano
plano
plano
plano
plano
Page 47
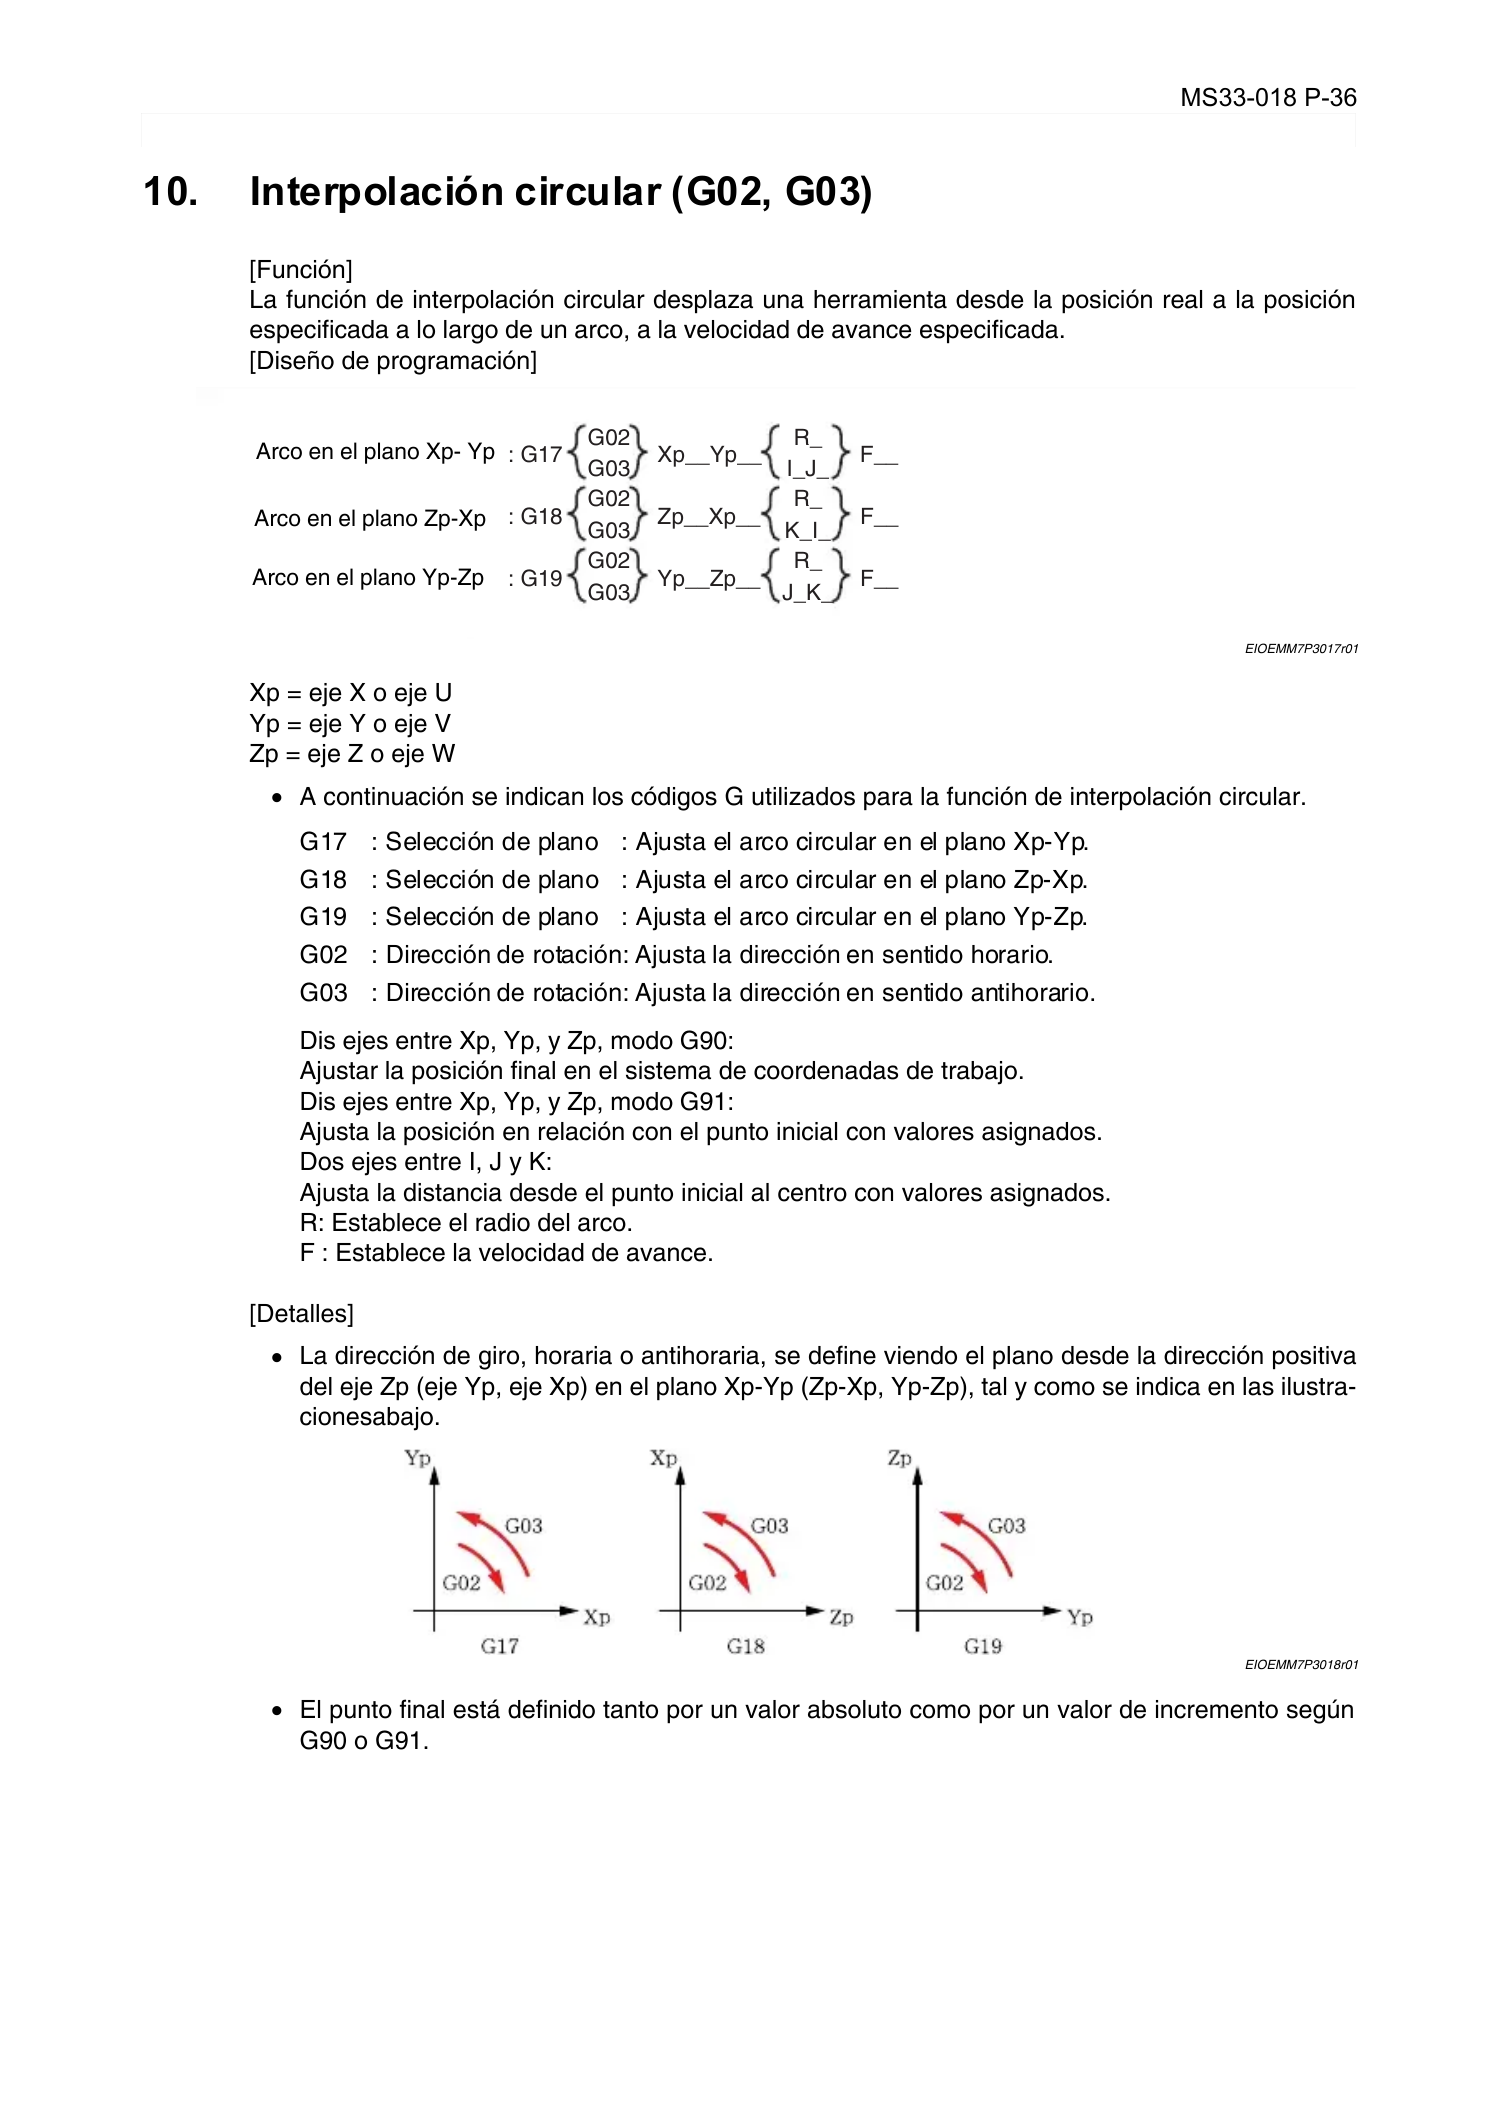
MS33-018 P-36
SECCIÓN 3 FUNCIONES DE AVANCE
10. Interpolación circular (G02, G03)
Eeoemm7p3012
[Función]
La función de interpolación circular desplaza una herramienta desde la posición real a la posición
especificada a lo largo de un arco, a la velocidad de avance especificada.
[Diseño de programación]
EIOEMM7P3017r01
Xp = eje X o eje U
Yp = eje Y o eje V
Zp = eje Z o eje W
• A continuación se indican los códigos G utilizados para la función de interpolación circular.
Dis ejes entre Xp, Yp, y Zp, modo G90:
Ajustar la posición final en el sistema de coordenadas de trabajo.
Dis ejes entre Xp, Yp, y Zp, modo G91:
Ajusta la posición en relación con el punto inicial con valores asignados.
Dos ejes entre I, J y K:
Ajusta la distancia desde el punto inicial al centro con valores asignados.
R: Establece el radio del arco.
F : Establece la velocidad de avance.
[Detalles]
•
La dirección de giro, horaria o antihoraria, se define viendo el plano desde la dirección positiva
del eje Zp (eje Yp, eje Xp) en el plano Xp-Yp (Zp-Xp, Yp-Zp), tal y como se indica en las ilustra-
cionesabajo.
EIOEMM7P3018r01
• El punto final está definido tanto por un valor absoluto como por un valor de incremento según
G90 o G91.
G17 : Selección de plano : Ajusta el arco circular en el plano Xp-Yp.
G18 : Selección de plano : Ajusta el arco circular en el plano Zp-Xp.
G19 : Selección de plano : Ajusta el arco circular en el plano Yp-Zp.
G02 : Dirección de rotación: Ajusta la dirección en sentido horario.
G03 : Dirección de rotación: Ajusta la dirección en sentido antihorario.
: G17 Xp__Yp__ F__
G02
G03
R_
I_J_
: G18 Zp__Xp__ F__
G02
G03
R_
K_I_
: G19 Yp__Zp__ F__
G02
G03
R_
J_K_
Arco en el plano Xp- Yp
Arco en el plano Zp-Xp
Arco en el plano Yp-Zp
Page 48
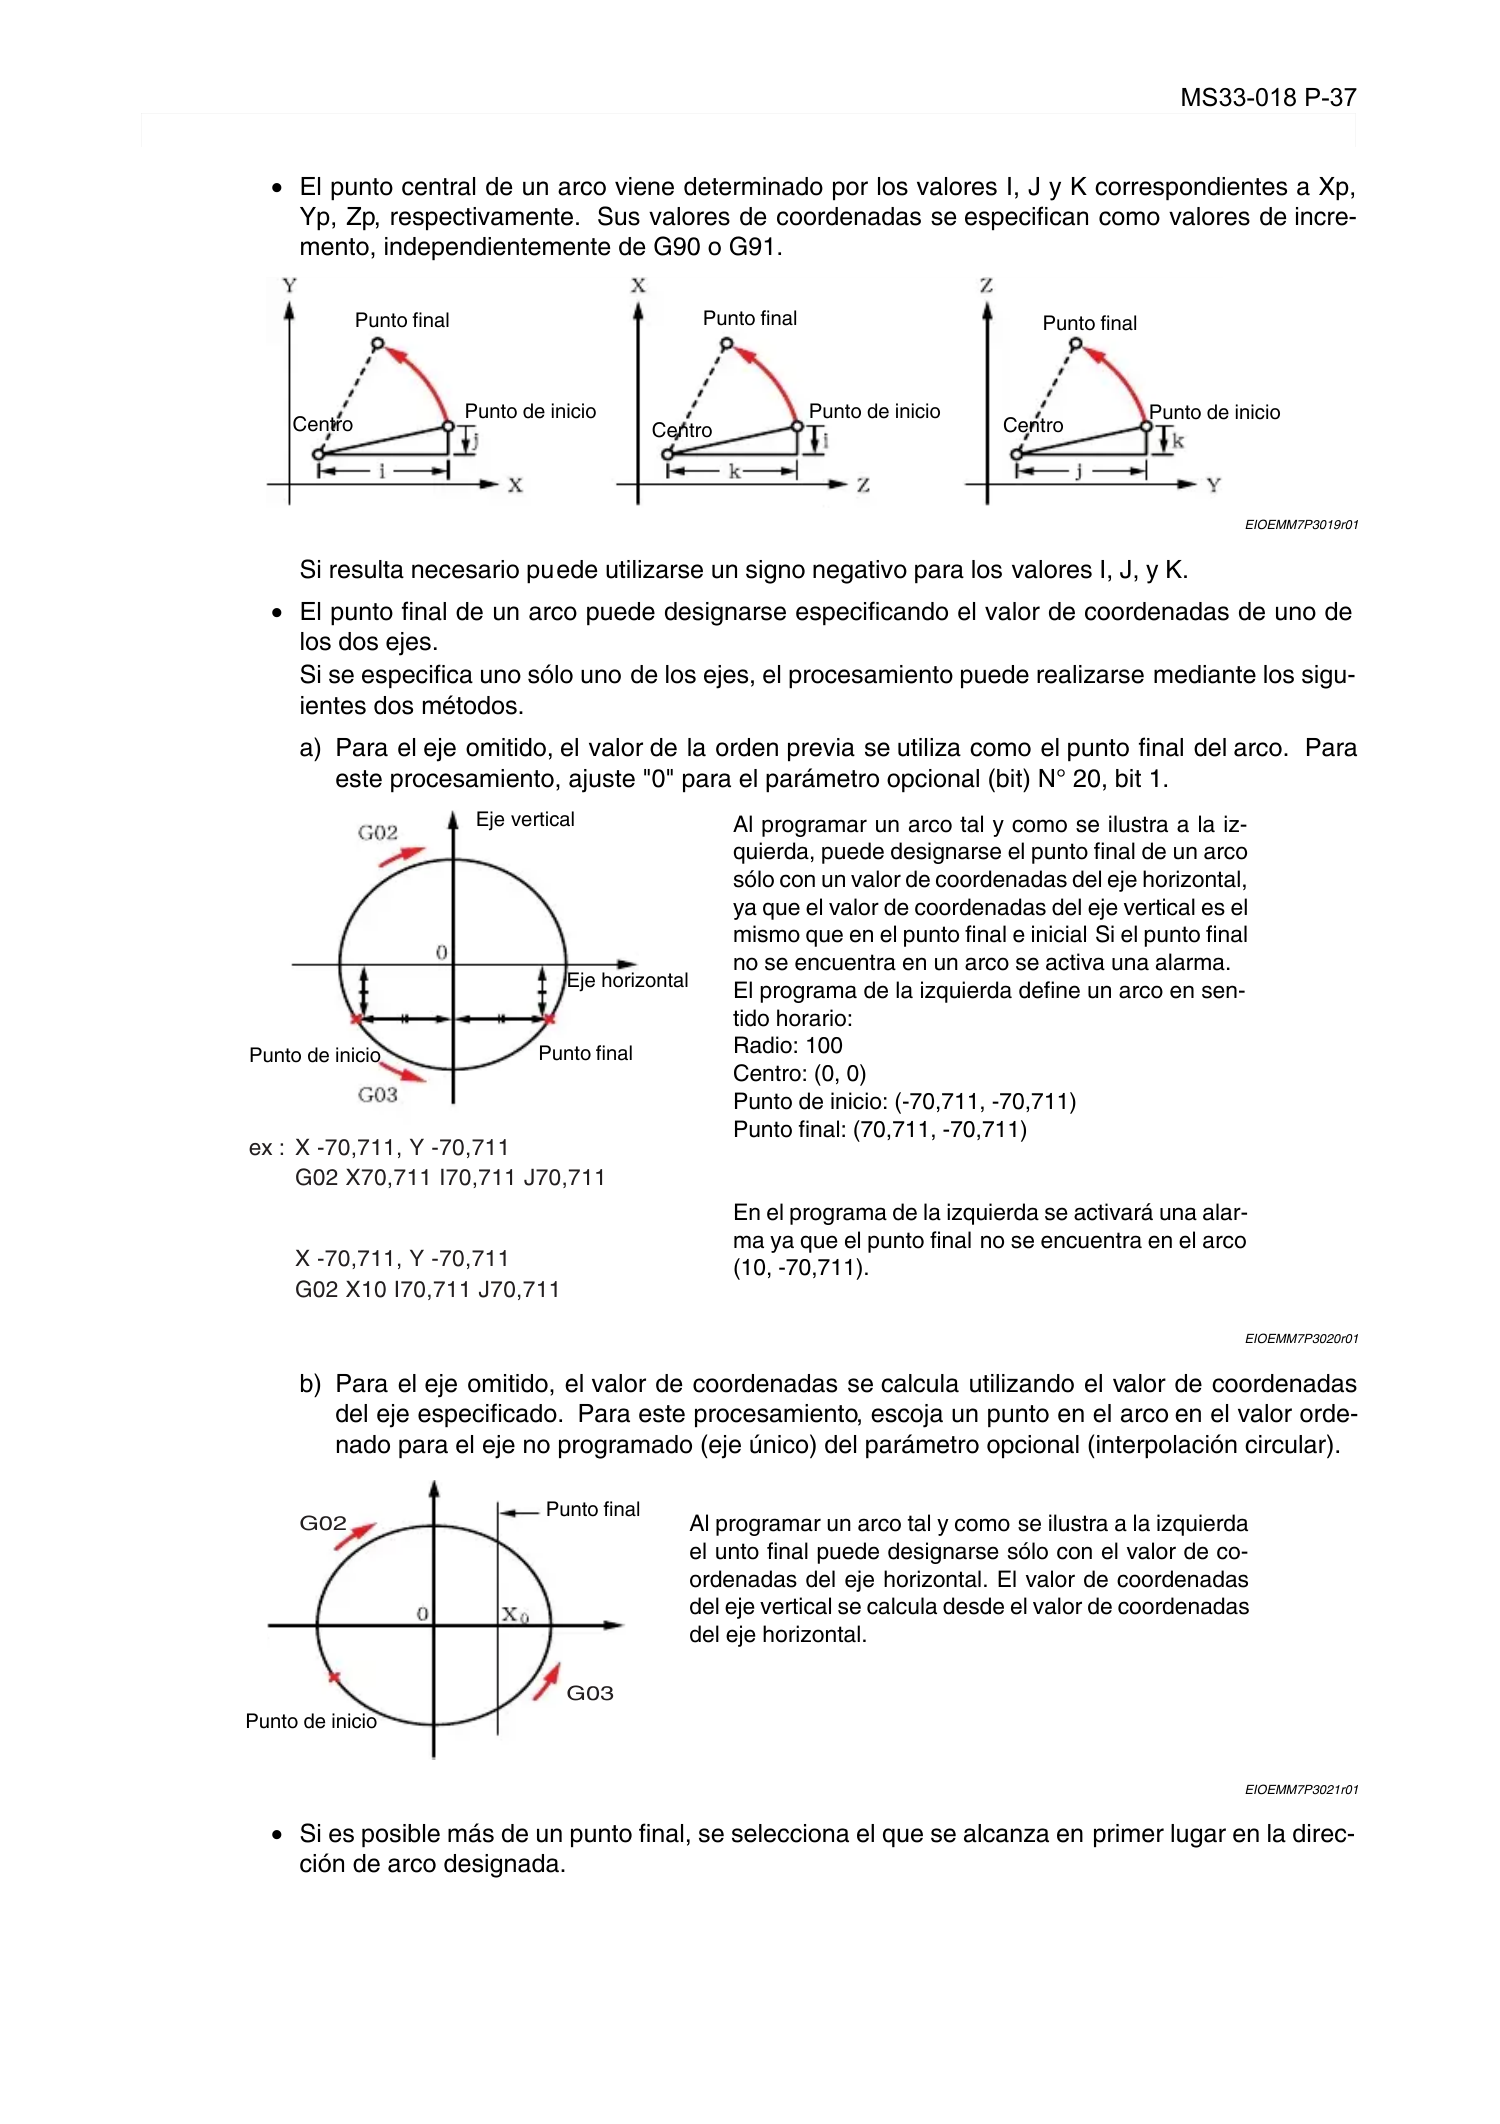
MS33-018 P-37
SECCIÓN 3 FUNCIONES DE AVANCE
•
El punto central de un arco viene determinado por los valores I, J y K correspondientes a Xp,
Yp, Zp, respectivamente. Sus valores de coordenadas se especifican como valores de incre-
mento, independientemente de G90 o G91.
EIOEMM7P3019r01
Si resulta necesario puede utilizarse un signo negativo para los valores I, J, y K.
•
El punto final de un arco puede designarse especificando el valor de coordenadas de uno de
los dos ejes.
Si se especifica uno sólo uno de los ejes, el procesamiento puede realizarse mediante los sigu-
ientes dos métodos.
a) Para el eje omitido, el valor de la orden previa se utiliza como el punto final del arco. Para
este procesamiento, ajuste "0" para el parámetro opcional (bit) N° 20, bit 1.
EIOEMM7P3020r01
b) Para el eje omitido, el valor de coordenadas se calcula utilizando el valor de coordenadas
del eje especificado. Para este procesamiento, escoja un punto en el arco en el valor orde-
nado para el eje no programado (eje único) del parámetro opcional (interpolación circular).
EIOEMM7P3021r01
•
Si es posible más de un punto final, se selecciona el que se alcanza en primer lugar en la direc-
ción de arco designada.
Punto final
Centro
Punto de inicio
Punto final
Punto de inicio
Centro
X -70,711, Y -70,711
G02 X70,711 I70,711 J70,711
ex :
X -70,711, Y -70,711
G02 X10 I70,711 J70,711
Eje vertical
Eje horizontal
Punto de inicio
Punto final
Al programar un arco tal y como se ilustra a la iz-
quierda, puede designarse el punto final de un arco
sólo con un valor de coordenadas del eje horizontal,
ya que el valor de coordenadas del eje vertical es el
mismo que en el punto final e inicial Si el punto final
no se encuentra en un arco se activa una alarma.
El programa de la izquierda define un arco en sen-
tido horario:
Radio: 100
Centro: (0, 0)
Punto de inicio: (-70,711, -70,711)
Punto final: (70,711, -70,711)
En el programa de la izquierda se activará una alar-
ma ya que el punto final no se encuentra en el arco
(10, -70,711).
G03
G02
Punto de inicio
Punto final
Al programar un arco tal y como se ilustra a la izquierda
el unto final puede designarse sólo con el valor de co-
ordenadas del eje horizontal. El valor de coordenadas
del eje vertical se calcula desde el valor de coordenadas
del eje horizontal.
Punto final
Punto de inicio
Centro
Page 49
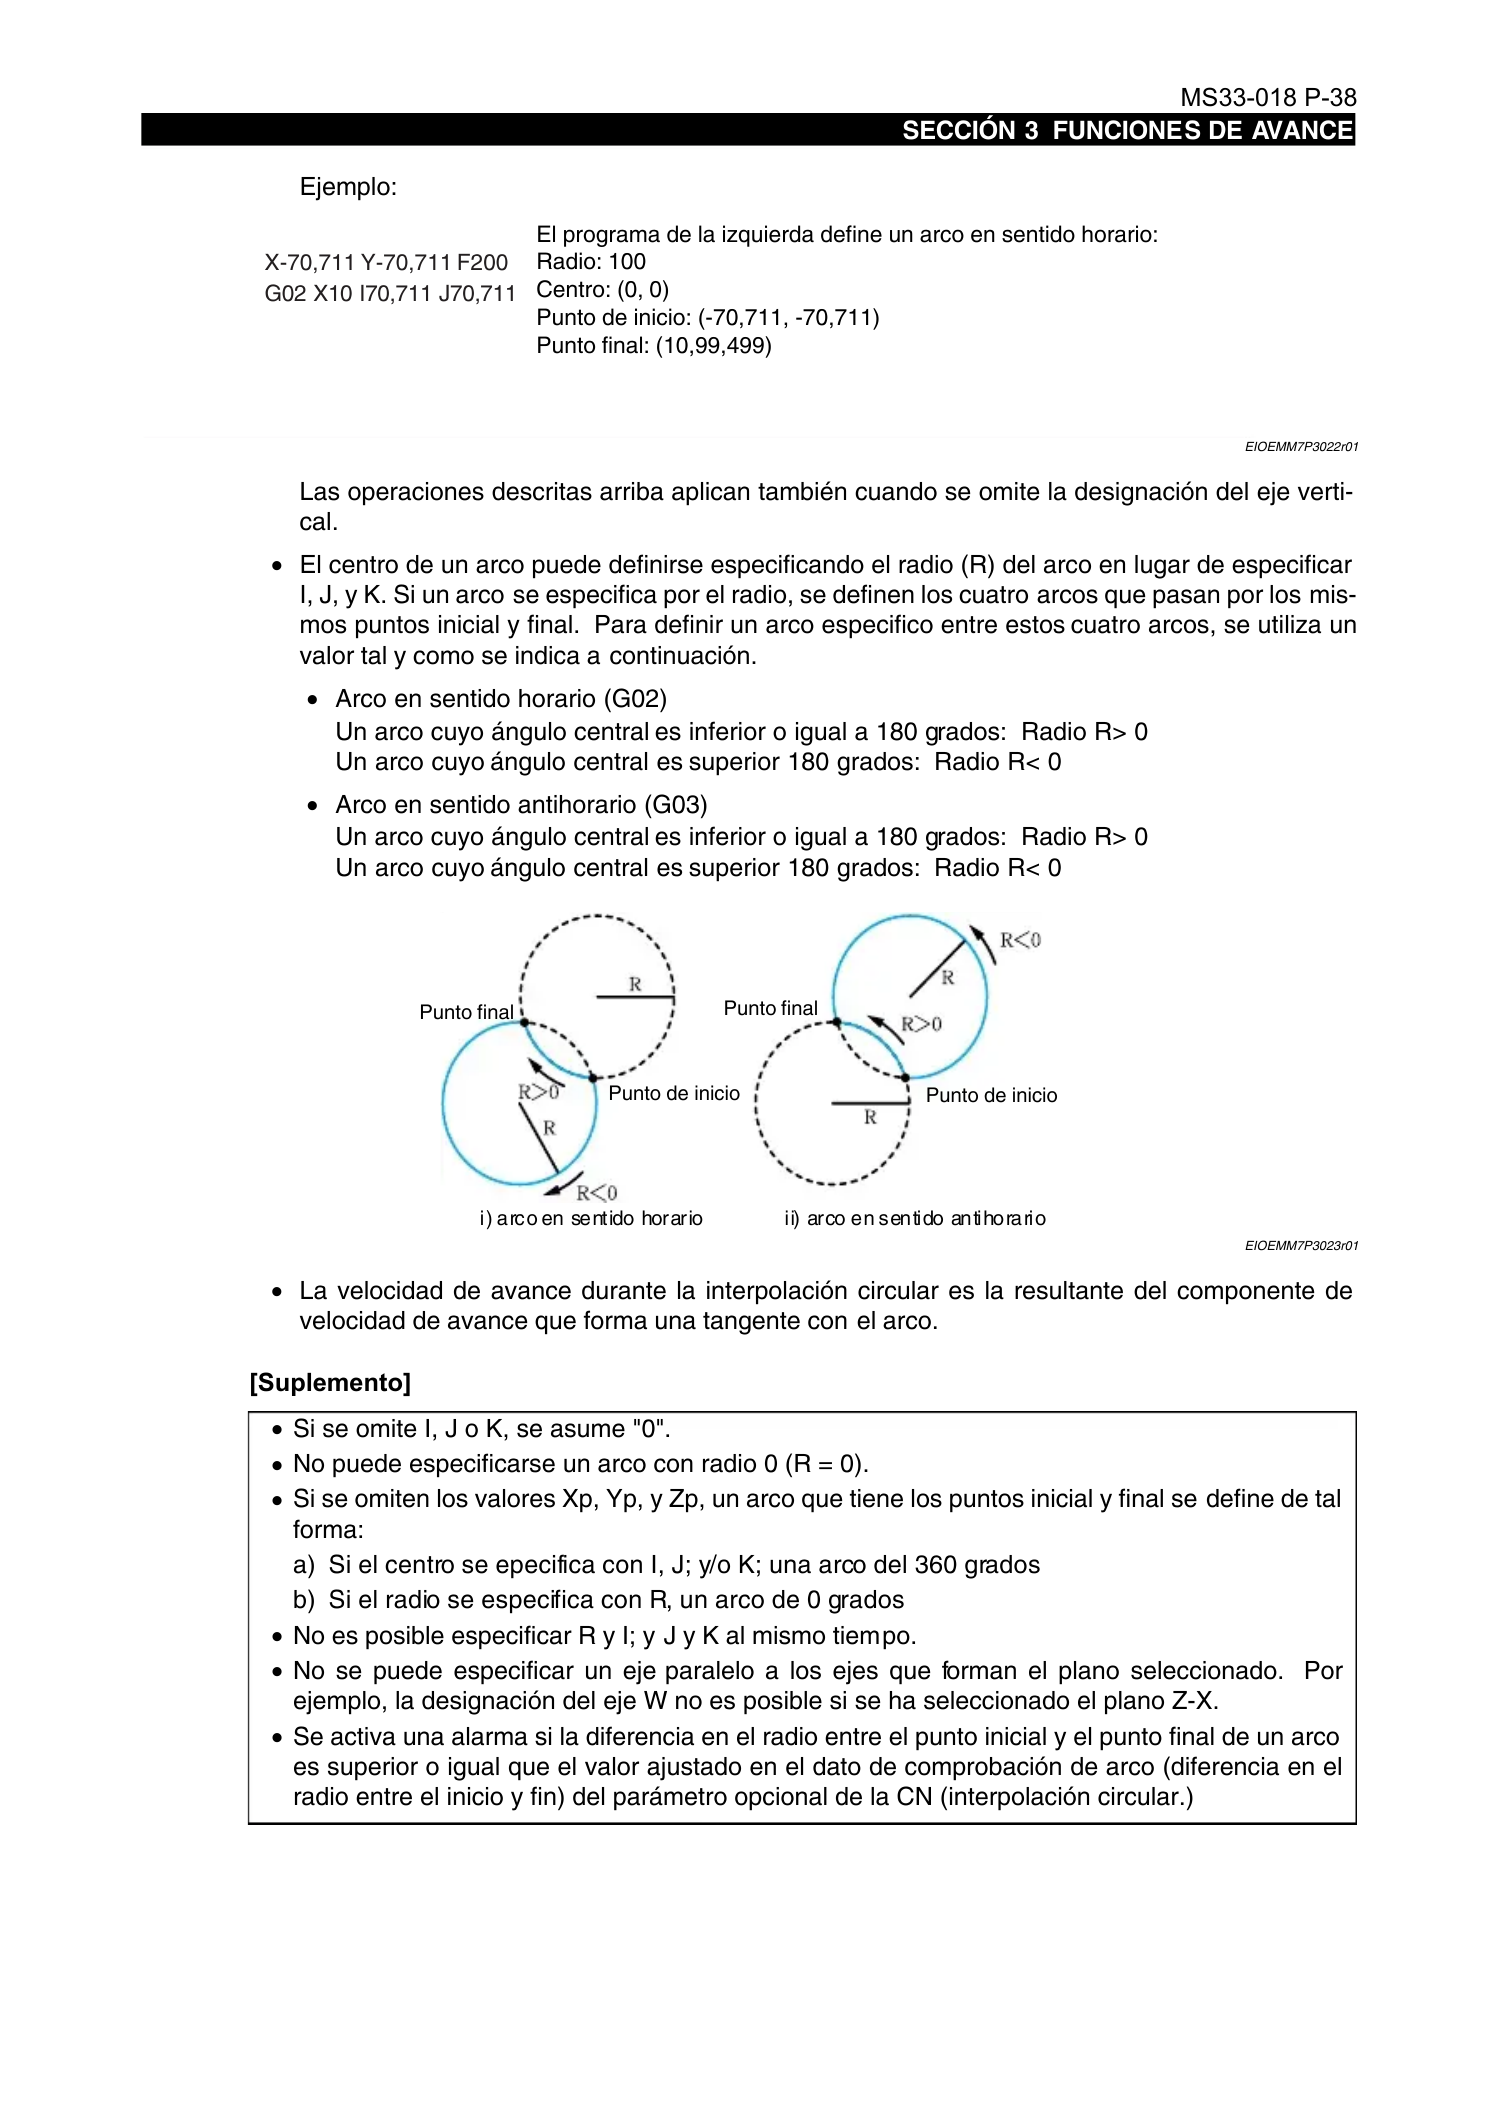
MS33-018 P-38
SECCIÓN 3 FUNCIONES DE AVANCE
Ejemplo:
EIOEMM7P3022r01
Las operaciones descritas arriba aplican también cuando se omite la designación del eje verti-
cal.
•
El centro de un arco puede definirse especificando el radio (R) del arco en lugar de especificar
I, J, y K. Si un arco se especifica por el radio, se definen los cuatro arcos que pasan por los mis-
mos puntos inicial y final. Para definir un arco especifico entre estos cuatro arcos, se utiliza un
valor tal y como se indica a continuación.
•
Arco en sentido horario (G02)
Un arco cuyo ángulo central es inferior o igual a 180 grados: Radio R> 0
Un arco cuyo ángulo central es superior 180 grados: Radio R< 0
•
Arco en sentido antihorario (G03)
Un arco cuyo ángulo central es inferior o igual a 180 grados: Radio R> 0
Un arco cuyo ángulo central es superior 180 grados: Radio R< 0
EIOEMM7P3023r01
•
La velocidad de avance durante la interpolación circular es la resultante del componente de
velocidad de avance que forma una tangente con el arco.
[Suplemento]
•
Si se omite I, J o K, se asume "0".
•
No puede especificarse un arco con radio 0 (R = 0).
•
Si se omiten los valores Xp, Yp, y Zp, un arco que tiene los puntos inicial y final se define de tal
forma:
a) Si el centro se epecifica con I, J; y/o K; una arco del 360 grados
b) Si el radio se especifica con R, un arco de 0 grados
•
No es posible especificar R y I; y J y K al mismo tiempo.
•
No se puede especificar un eje paralelo a los ejes que forman el plano seleccionado. Por
ejemplo, la designación del eje W no es posible si se ha seleccionado el plano Z-X.
•
Se activa una alarma si la diferencia en el radio entre el punto inicial y el punto final de un arco
es superior o igual que el valor ajustado en el dato de comprobación de arco (diferencia en el
radio entre el inicio y fin) del parámetro opcional de la CN (interpolación circular.)
X-70,711 Y-70,711 F200
G02 X10 I70,711 J70,711
El programa de la izquierda define un arco en sentido horario:
Radio: 100
Centro: (0, 0)
Punto de inicio: (-70,711, -70,711)
Punto final: (10,99,499)
Punto final
Punto de inicio
i) arc o en sentido horario ii) arco en sen tido antihorario
Punto final
Punto de inicio
Page 50
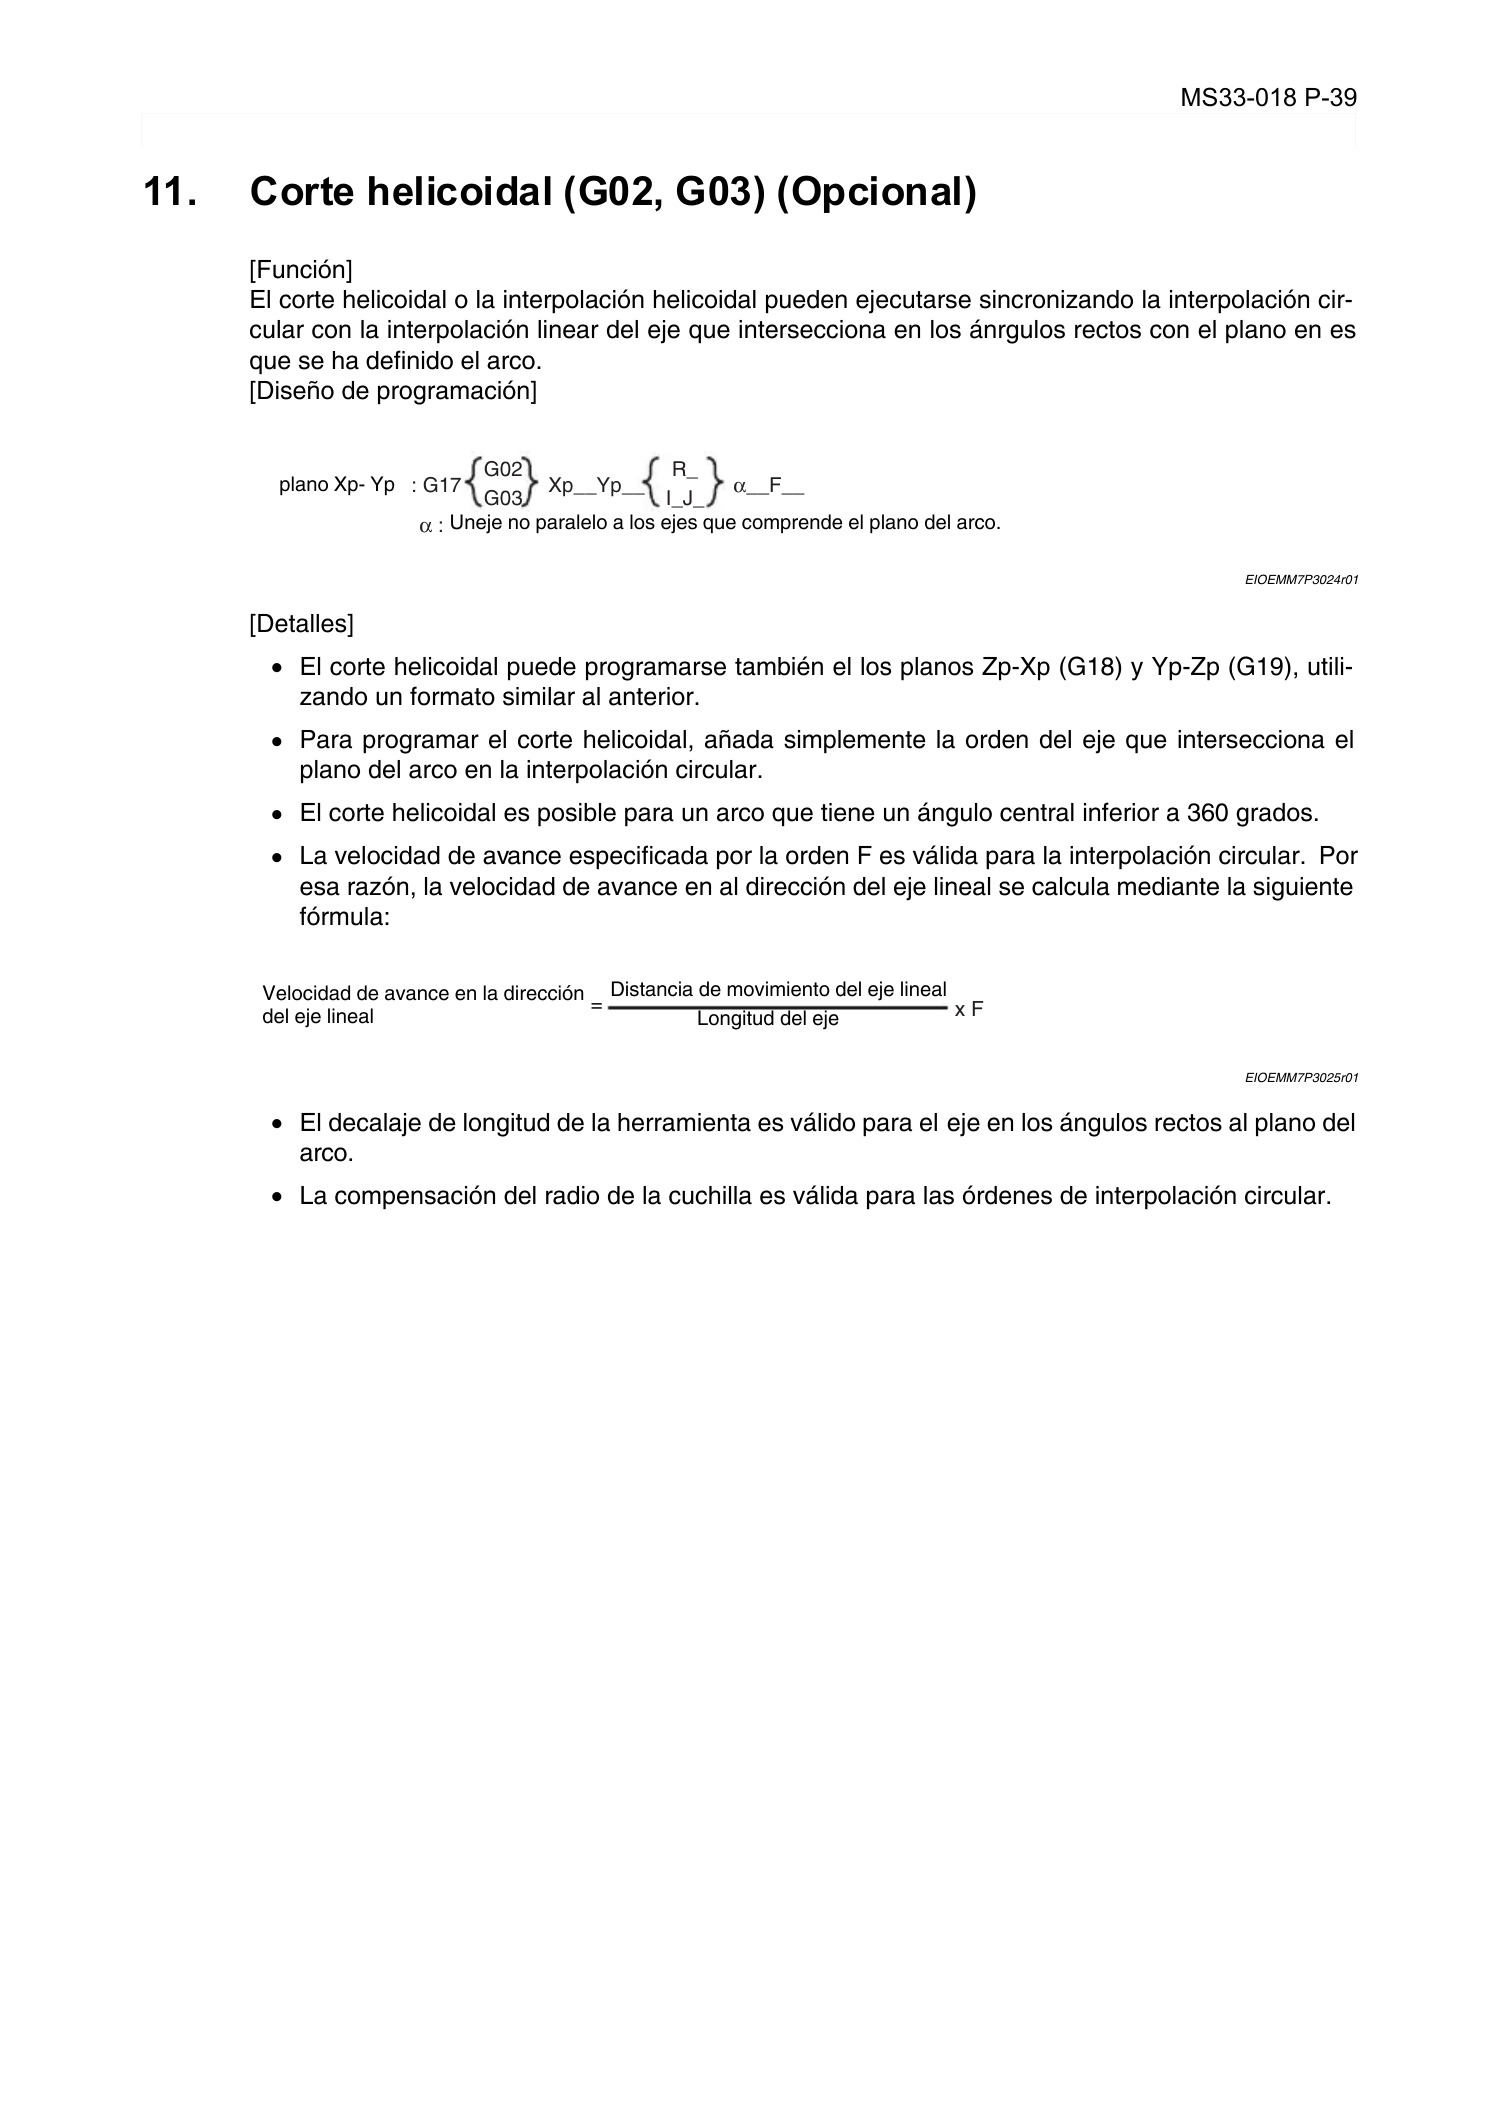
MS33-018 P-39
SECCIÓN 3 FUNCIONES DE AVANCE
11. Corte helicoidal (G02, G03) (Opcional)
Eeoemm7p3013
[Función]
El corte helicoidal o la interpolación helicoidal pueden ejecutarse sincronizando la interpolación cir-
cular con la interpolación linear del eje que intersecciona en los ánrgulos rectos con el plano en es
que se ha definido el arco.
[Diseño de programación]
EIOEMM7P3024r01
[Detalles]
•
El corte helicoidal puede programarse también el los planos Zp-Xp (G18) y Yp-Zp (G19), utili-
zando un formato similar al anterior.
•
Para programar el corte helicoidal, añada simplemente la orden del eje que intersecciona el
plano del arco en la interpolación circular.
•
El corte helicoidal es posible para un arco que tiene un ángulo central inferior a 360 grados.
•
La velocidad de avance especificada por la orden F es válida para la interpolación circular. Por
esa razón, la velocidad de avance en al dirección del eje lineal se calcula mediante la siguiente
fórmula:
EIOEMM7P3025r01
•
El decalaje de longitud de la herramienta es válido para el eje en los ángulos rectos al plano del
arco.
•
La compensación del radio de la cuchilla es válida para las órdenes de interpolación circular.
: G17 Xp__Yp__ α__F__
α:
G02
G03
R_
I_J_
plano Xp- Yp
Uneje no paralelo a los ejes que comprende el plano del arco.
x F
Velocidad de avance en la dirección
Distancia de movimiento del eje lineal
Longitud del eje
del eje lineal
=
Page 51
MS33-018 P-40
SECCIÓN 4 FUNCIONES INTRODUCTORIAS
SECCIÓN 4 FUNCIONES INTRODUCTORIAS
Eeoemm7p4001
Los códigos G que cuentan con un carácter de dirección G y un número de tres dígitos (00 a 399)
ajustan el modo que especifica las órdenes a ejecutar.
En lugar de utilizar un caracter de dirección G, algunos códigos G se expresan mediante nemotéc-
nicos Un código nemotécnico cuenta con hasta 8 caracteres alfabéticos (A a Z.)
•
Margen válido de códigos G
Códigos G de una pasada
Válido sólo en el bloque especificado Esos códigos g se cancelan automáticamente cuando un
programa avanza al siguiente bloque.
Códigos G modales:
Una vez especificados, esos códigos G siguen siendo validos hasta que se especifique otro
código G en el mismo grupo.
•
Códigos G especiales
Los códigos nemotécnicos utilizados para la solicitud de subprogramas y aquellos utilizados
como instrucciones de ramificación reciben el nombre de códigos G especiales.
Los códigos G especiales deben especificarse al principio de un bloque; la entrada de estos
códigos en mitad de un bloque no está permitida. Advierta, sin embargo, que el signo “/”
(código de salto de bloque opcional)o el nombre de secuencia puede colocarse delante del
código G especial.
•
Para las tablas de códigos G y códigos nemotécnicos, véase "Tabla de códigos G" y "Tabla de
códigos Nemotécnicos" en el ANNEXO.
1. Orden de parada breve (G04)
Eeoemm7p4002
[Función]
Al final del bloque especificado, la función de parada breve suspende la ejecución de un programa
durante el periodo de tiempo especificado antes de proceder al siguiente bloque.
[Diseño de programación]
Para especificar la función de parada breve pueden especificarse los siguientes dos formatos de
programas.
• G04 F__
F : Ajusta la duración del tiempo de parada breve
La unidad de parada breve puede seleccionarse entre 1, 0,1, 0,01 y 0,001 en el parámetro
opcional de la CN (SISTEMA UNIDAD ENTRADA).
El máximo tiempo de parada breve programable es 99999,999 segundos.
•
G04 P__
P: Ajusta la duración del tiempo de parada breve
La unidad del tiempo de parada breve se selecciona del mismo modo que al especificar F.
Page 52
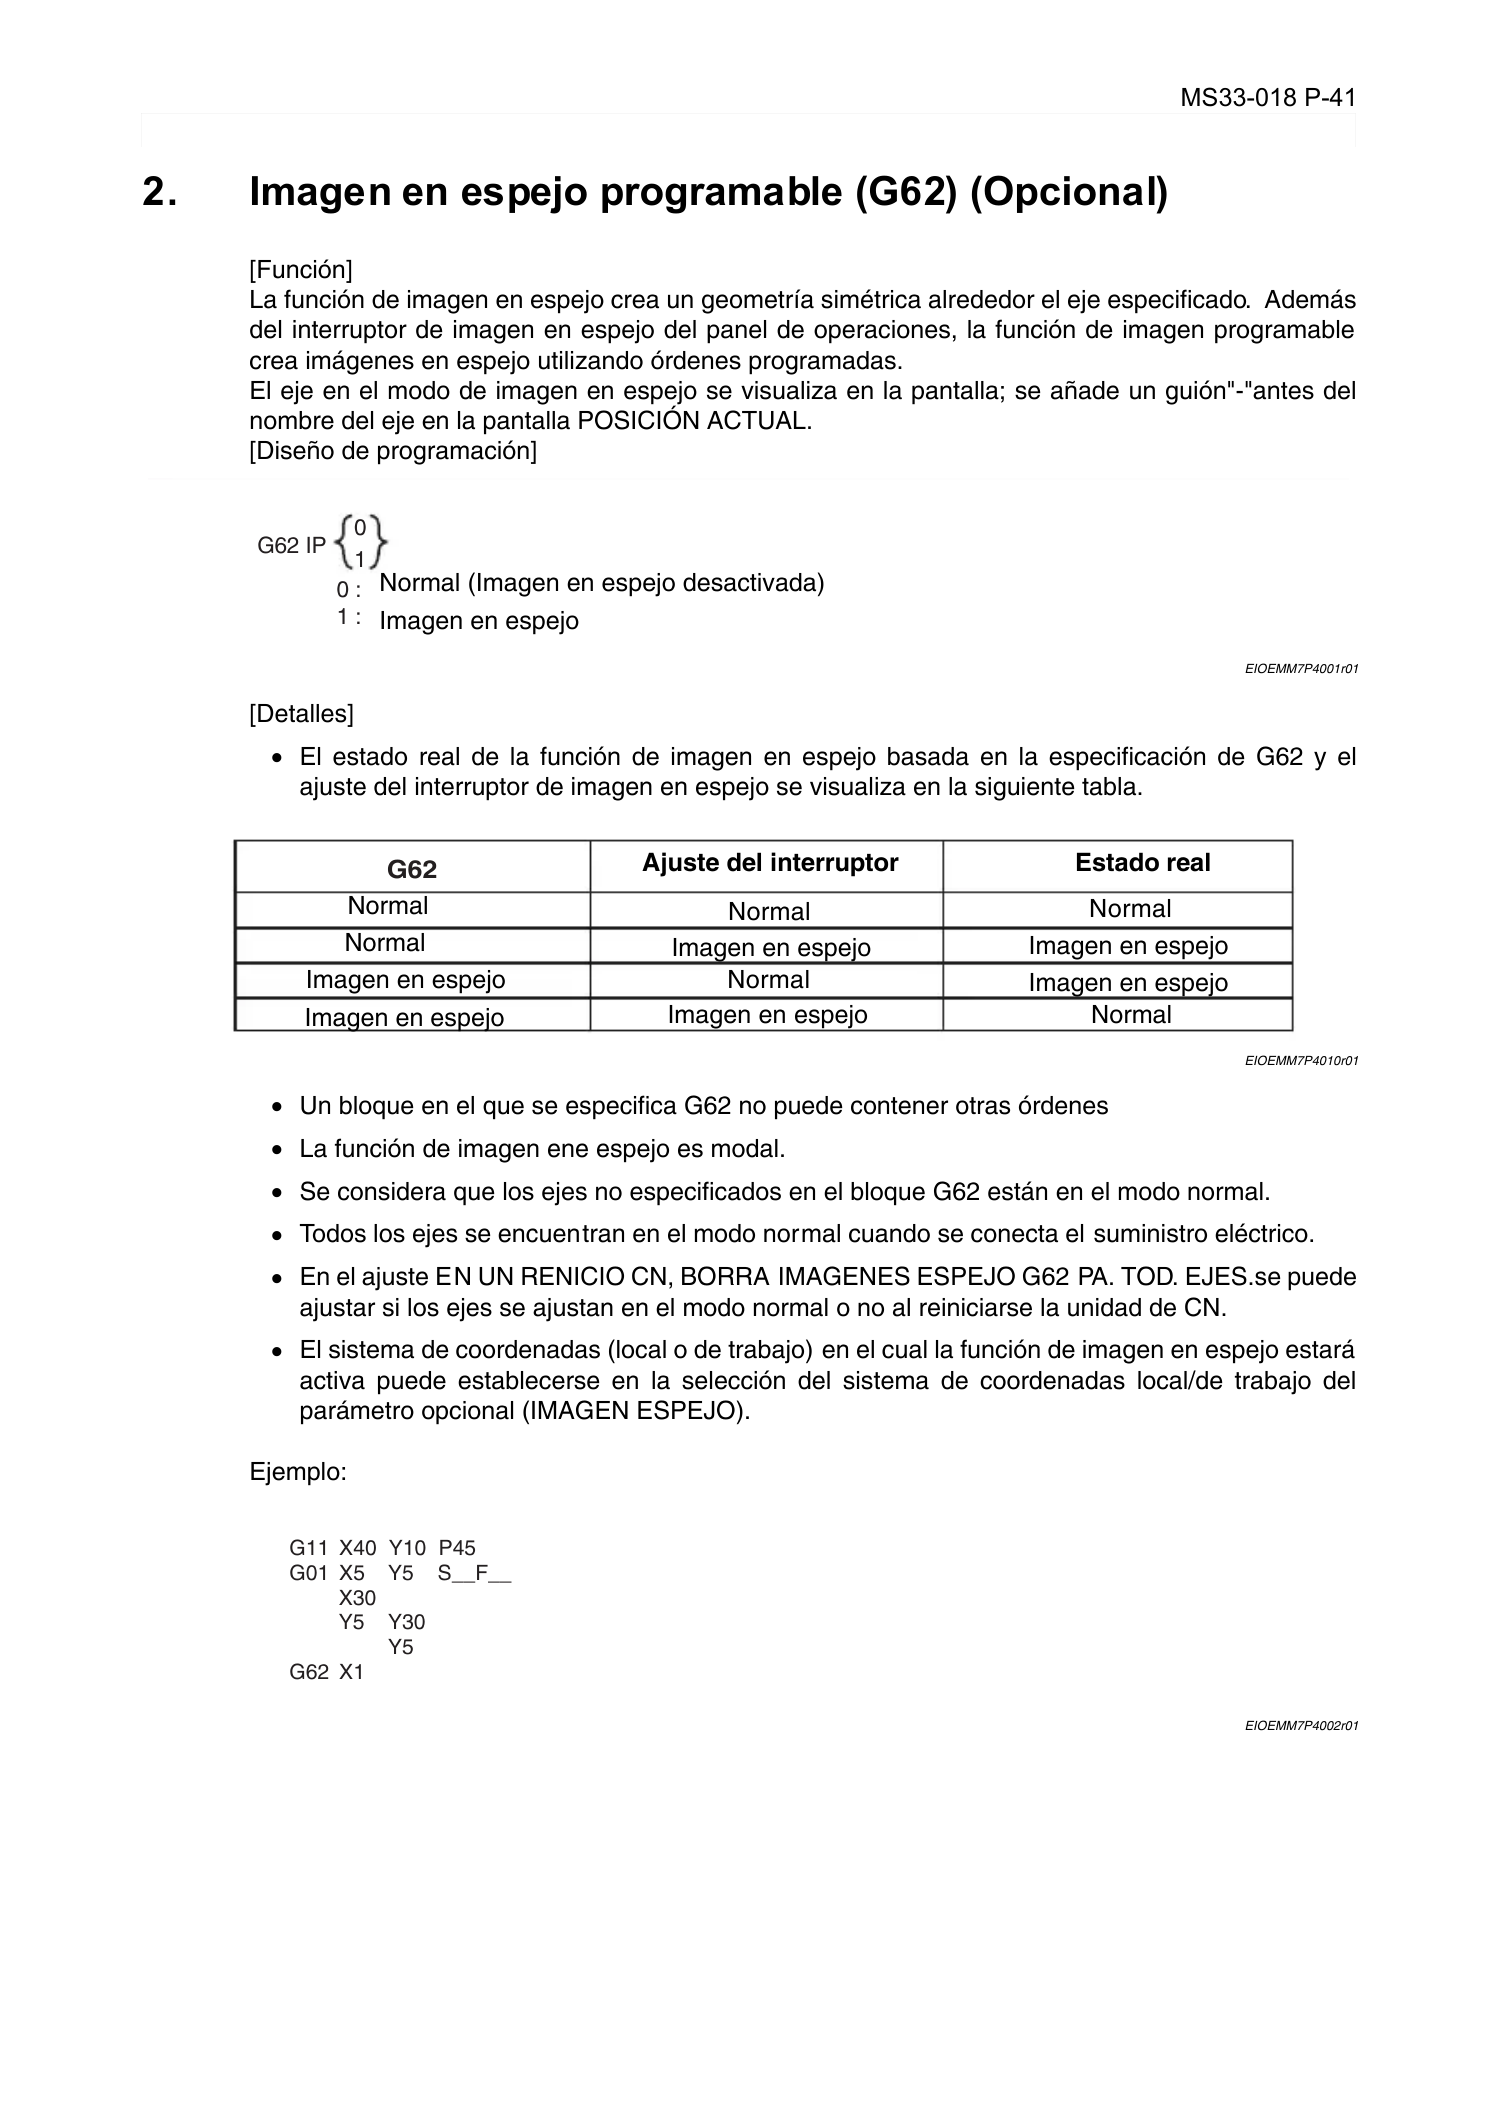
MS33-018 P-41
SECCIÓN 4 FUNCIONES INTRODUCTORIAS
2. Imagen en espejo programable (G62) (Opcional)
Eeoemm7p4003
[Función]
La función de imagen en espejo crea un geometría simétrica alrededor el eje especificado. Además
del interruptor de imagen en espejo del panel de operaciones, la función de imagen programable
crea imágenes en espejo utilizando órdenes programadas.
El eje en el modo de imagen en espejo se visualiza en la pantalla; se añade un guión"-"antes del
nombre del eje en la pantalla POSICIÓN ACTUAL.
[Diseño de programación]
EIOEMM7P4001r01
[Detalles]
• El estado real de la función de imagen en espejo basada en la especificación de G62 y el
ajuste del interruptor de imagen en espejo se visualiza en la siguiente tabla.
EIOEMM7P4010r01
•
Un bloque en el que se especifica G62 no puede contener otras órdenes
•
La función de imagen ene espejo es modal.
• Se considera que los ejes no especificados en el bloque G62 están en el modo normal.
•
Todos los ejes se encuentran en el modo normal cuando se conecta el suministro eléctrico.
•
En el ajuste EN UN RENICIO CN, BORRA IMAGENES ESPEJO G62 PA. TOD. EJES.se puede
ajustar si los ejes se ajustan en el modo normal o no al reiniciarse la unidad de CN.
•
El sistema de coordenadas (local o de trabajo) en el cual la función de imagen en espejo estará
activa puede establecerse en la selección del sistema de coordenadas local/de trabajo del
parámetro opcional (IMAGEN ESPEJO).
Ejemplo:
EIOEMM7P4002r01
G62 IP
0 :
1 :
0
1
Normal (Imagen en espejo desactivada)
Imagen en espejo
G62
Normal
Normal
Normal
Normal
Normal
Normal
Imagen en espejo
Imagen en espejo
Imagen en espejo
Imagen en espejo
Imagen en espejo
Imagen en espejo
Ajuste del interruptor Estado real
G11 X40 Y10 P45
G01 X5
G62 X1
X30
Y5
Y5
Y30
Y5
S__F__
Page 53
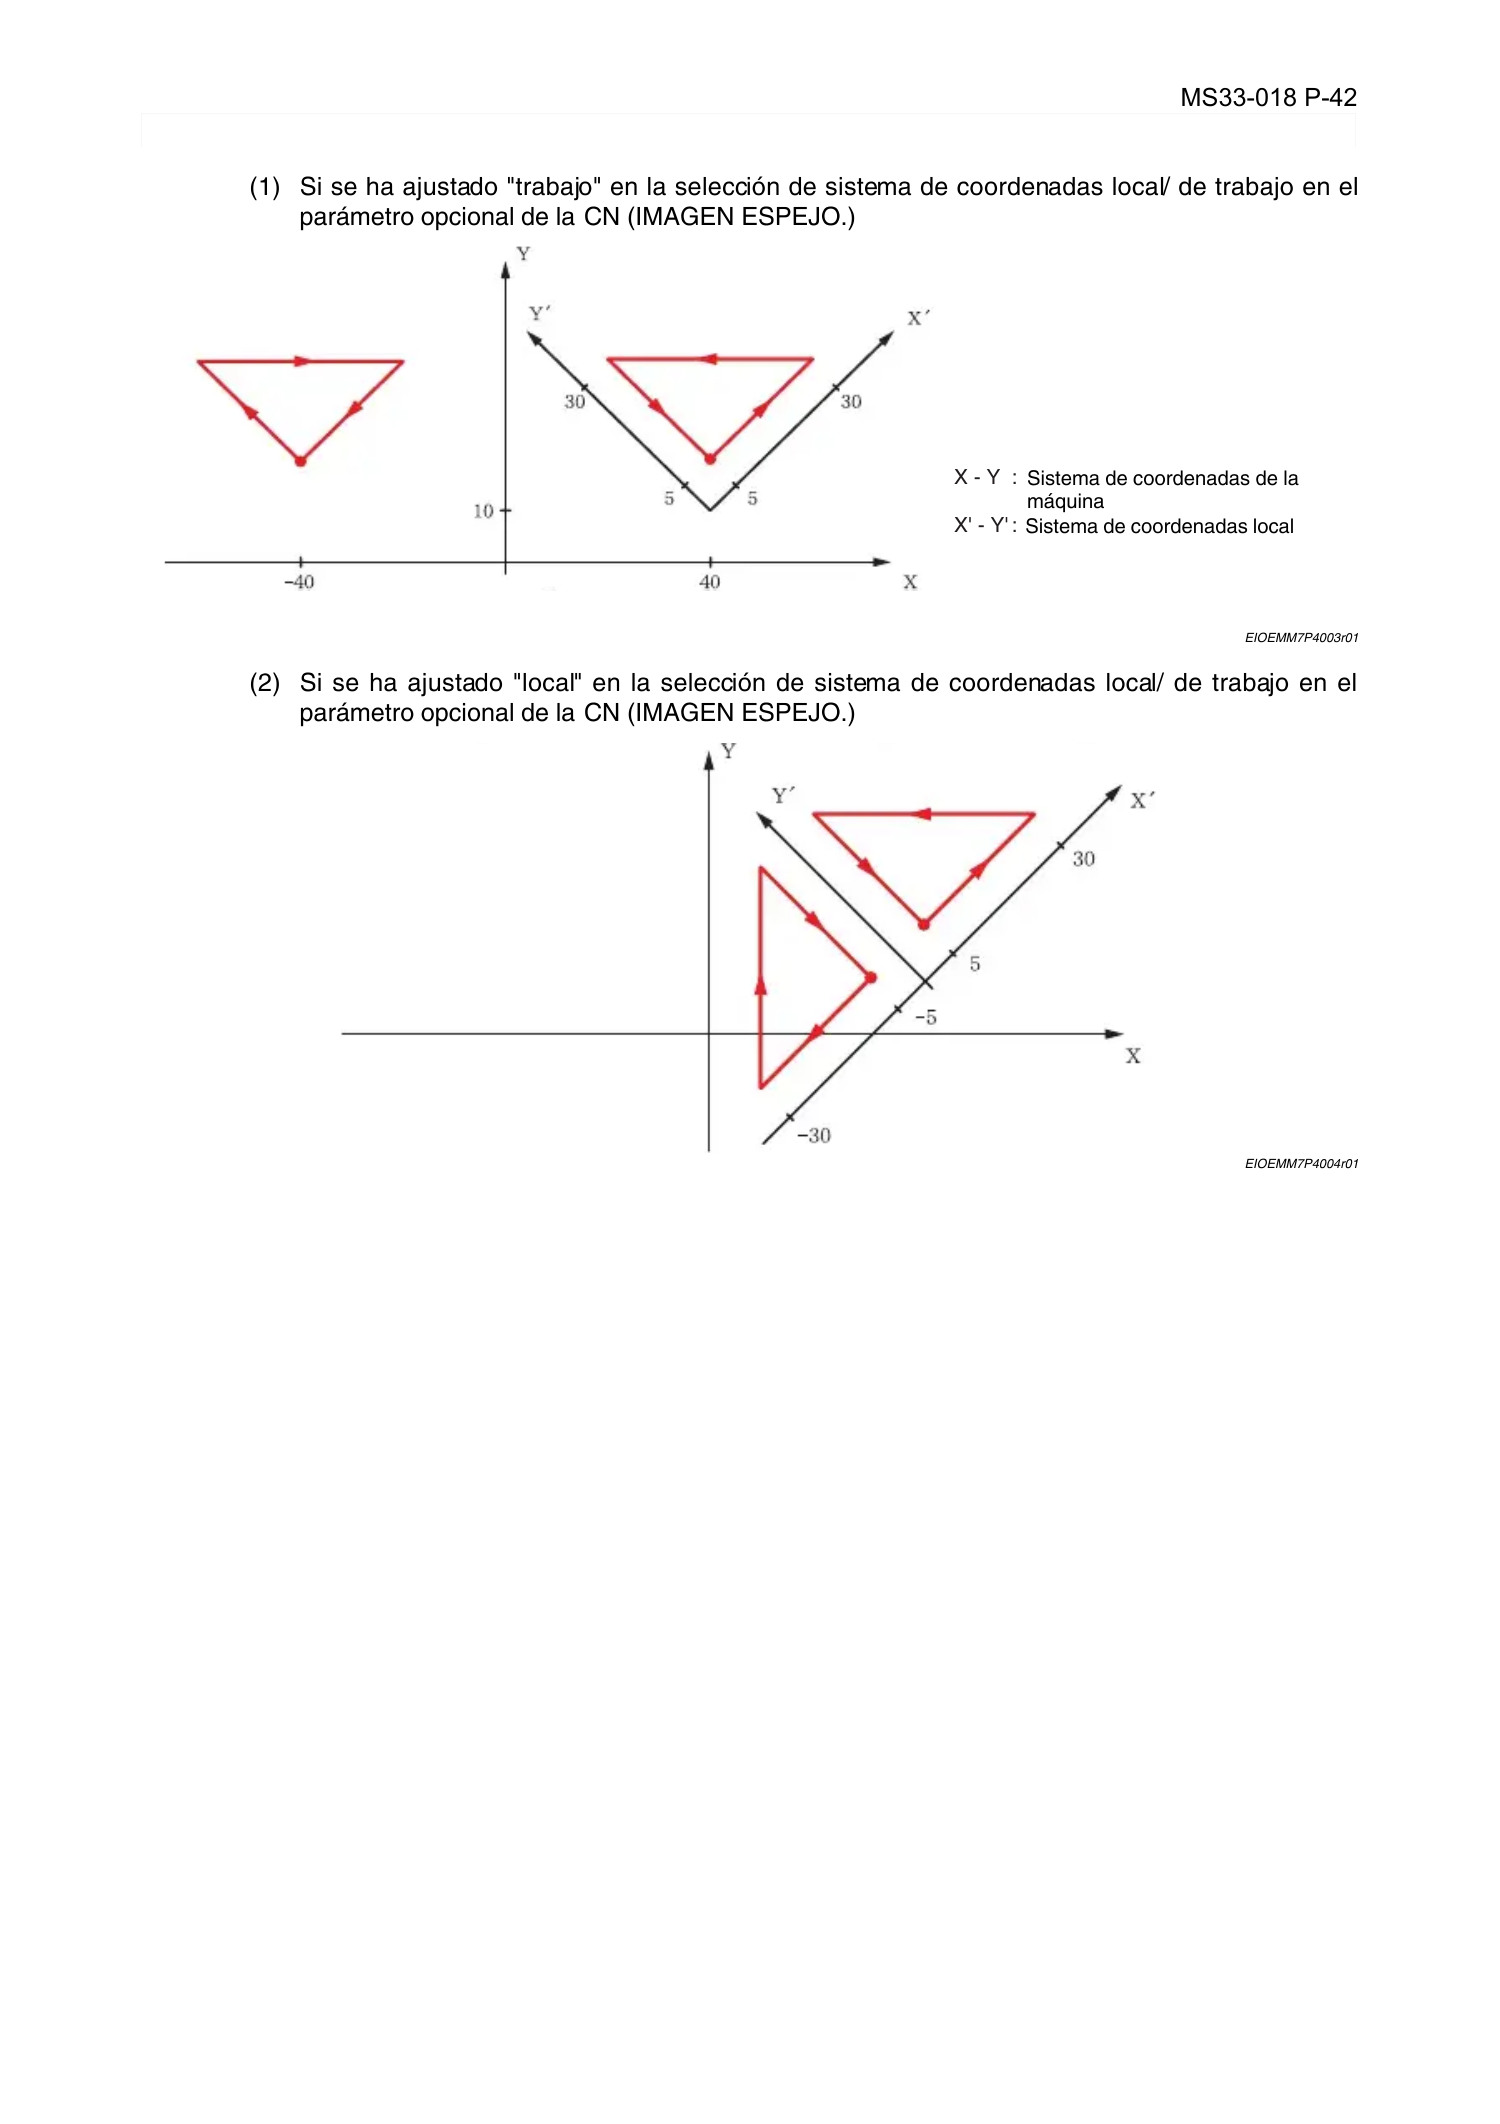
MS33-018 P-42
SECCIÓN 4 FUNCIONES INTRODUCTORIAS
(1) Si se ha ajustado "trabajo" en la selección de sistema de coordenadas local/ de trabajo en el
parámetro opcional de la CN (IMAGEN ESPEJO.)
EIOEMM7P4003r01
(2) Si se ha ajustado "local" en la selección de sistema de coordenadas local/ de trabajo en el
parámetro opcional de la CN (IMAGEN ESPEJO.)
EIOEMM7P4004r01
X - Y
X' - Y'
:
:
Sistema de coordenadas de la
Sistema de coordenadas local
máquina
Page 54
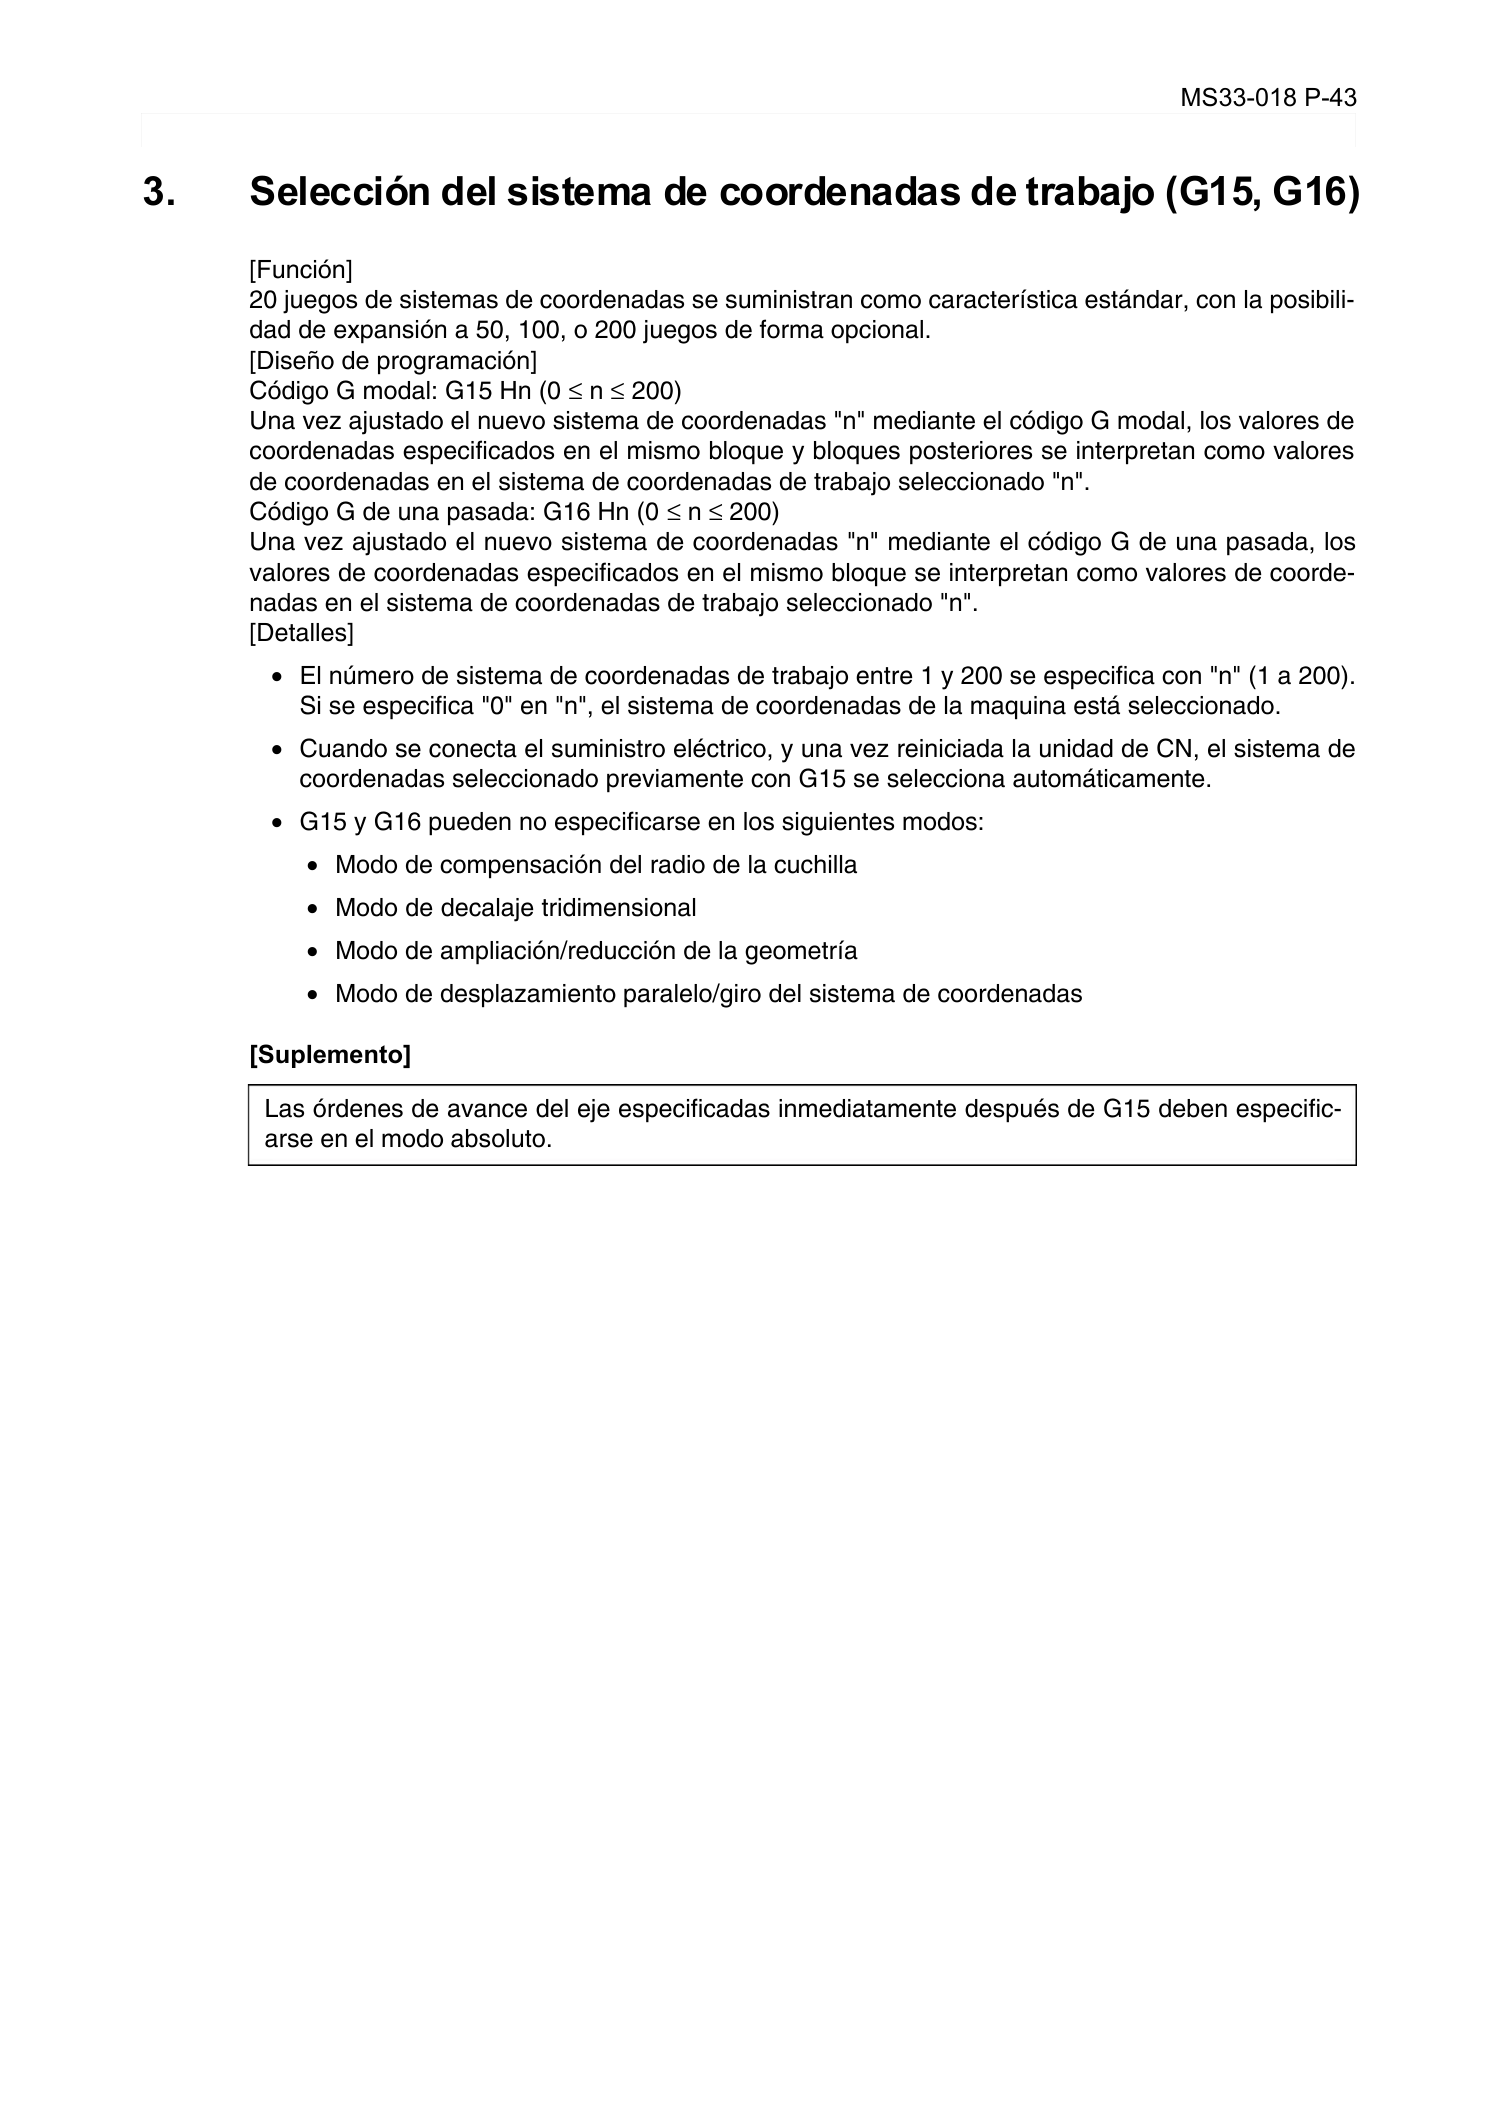
MS33-018 P-43
SECCIÓN 4 FUNCIONES INTRODUCTORIAS
3. Selección del sistema de coordenadas de trabajo (G15, G16)
Eeoemm7p4004
[Función]
20 juegos de sistemas de coordenadas se suministran como característica estándar, con la posibili-
dad de expansión a 50, 100, o 200 juegos de forma opcional.
[Diseño de programación]
Código G modal: G15 Hn (0
≤
n
≤
200)
Una vez ajustado el nuevo sistema de coordenadas "n" mediante el código G modal, los valores de
coordenadas especificados en el mismo bloque y bloques posteriores se interpretan como valores
de coordenadas en el sistema de coordenadas de trabajo seleccionado "n".
Código G de una pasada: G16 Hn (0
≤
n
≤
200)
Una vez ajustado el nuevo sistema de coordenadas "n" mediante el código G de una pasada, los
valores de coordenadas especificados en el mismo bloque se interpretan como valores de coorde-
nadas en el sistema de coordenadas de trabajo seleccionado "n".
[Detalles]
•
El número de sistema de coordenadas de trabajo entre 1 y 200 se especifica con "n" (1 a 200).
Si se especifica "0" en "n", el sistema de coordenadas de la maquina está seleccionado.
•
Cuando se conecta el suministro eléctrico, y una vez reiniciada la unidad de CN, el sistema de
coordenadas seleccionado previamente con G15 se selecciona automáticamente.
•
G15 y G16 pueden no especificarse en los siguientes modos:
•
Modo de compensación del radio de la cuchilla
•
Modo de decalaje tridimensional
•
Modo de ampliación/reducción de la geometría
•
Modo de desplazamiento paralelo/giro del sistema de coordenadas
[Suplemento]
Las órdenes de avance del eje especificadas inmediatamente después de G15 deben especific-
arse en el modo absoluto.
Page 55
MS33-018 P-44
SECCIÓN 4 FUNCIONES INTRODUCTORIAS
4. Cambio del sistema de coordenadas de trabajo (G92)
Eeoemm7p4005
[Función]
La función de cambio del sistema d coordenadas de trabajo modifica el sistema de coordenadas de
trabajo.
[Diseño de programación]
G92 IP__
[Detalles]
•
G92 cambia automáticamente el valor de decalaje cero de trabajo del sistema de coordenadas
de trabajo seleccionado actualmente con lo que el valor de coordenadas de la posición de la
herramienta actual será el valro especificado como IP__.
• G92 cambia únicamente el sistema de coordenadas que se ha seleccionado en el momento
que se ejecuta, no afecta a ningún otro sistema de coordenadas de trabajo.
•
El valor de coordenadas IP__ especificado en este bloque se considera siempre como un valor
absoluto, sin tener en cuenta la especificación G90 (modo absoluto) y G91 (modo de incre-
mento).
•
Para el eje no especificado con el valor de coordenadas P, el valor de decalaje cero de trabajo
se mantiene intacto.
•
Es posible que G92 no se especifique en los siguientes modos:
•
Modo de compensación del radio de la cuchilla
•
Modo de decalaje tridimensional
•
Modo de ampliación/reducción de la geometría
•
Modo de desplazamiento paralelo/giro del sistema de coordenadas
•
Modo seleccionado de sistema de coordenadas de la máquina
5. Comprobación del sistema de unidades (G20, G21)
(Opcional)
Eeoemm7p4006
[Función]
La función de comprobación del sistema de unidades compruebe el sistema de unidades seleccio-
nado en el ajuste SISTEMA UNIDAD LONG. en el parámetro opcional de la CN (SISTEMA UNIDAD
ENTRADA). Si el sistema seleccionado no concuerda con el sistema de unidades especificado por
G20/G21, se activa una alarma.
[Diseño de programación]
G20: Comprobación para la selección del sistema de pulgadas
Se activa una alarma si se selecciona el sistema métrico con el ajuste del parámetro.
G21: Comprobación para la selección del sistema métrico
Se activa una alarma si se selecciona el sistema de pulgadas con el ajuste del parámetro.
Page 56
MS33-018 P-45
SECCIÓN 4 FUNCIONES INTRODUCTORIAS
6. Funciones de conversión del sistema de coordenadas
(opcional)
6-1. Desplazamiento paralelo y giro de los sistemas de coordenadas
(G11, G10)
Eeoemm7p4007
[Función]
La función de desplazamiento paralelo/giro desplaza o hace girar un sistema de coordenadas. El
nuevo sistema de coordenadas definido desplazando o haciendo girar un sistema de coordenadas
de trabajo, recibe el nombre de sistema de coordenadas local. Se puede cancelar un sistema de
coordenadas local.
[Diseño de programación]
Desplazamiento paralelo/giro del sistema de coordenadas: G11 IP__ P__
•
Cancelación del sistema de coordenadas local G10
Si se especifica G10, se cancela en valor de desplazamiento y el ángulo de giro.
[Detalles]
• Una vez ejecutado G11, la unidad de CN entra en el estado en el que se define el sistema de
coordenadas local. Si se ejecuta G11 de nuevo en este estado, cambiará el sistema de
coordenadas local definido previamente. En la segunda designación de G11, si se omite la
dirección de un eje, se considera que aplica el primer valor designado para G11. Los valores
ajustados se borran al desconectar/conectar el suministro eléctrico, al reiniciar la unidad de CN
o al ejecutar G10 (cancelación del sistema de coordenadas local).
•
Un bloque que contiene G10 o G11 no debe contener otros códigos G.
•
G10 y G11 son modales. G10 se ajusta cuando se conecta el suministro eléctrico o cuando se
reinicia la unidad de CN.
•
G11 no debe especificarse en los siguientes modos:
• Modo de ampliación/reducción de la geometría
•
Modo seleccionado de sistema de coordenadas de la máquina
•
Modo función copia
IP: Valor de desplazamiento paralelo para establecer un sistema de coordenadas local
Especifique el valor de desplazamiento como un valor absoluto en referencia al origen del
sistema de coordenadas de trabajo seleccionado en esos momentos, sin tomar en cuenta el
modo de dimensión seleccionado (G90, G91) o el estado de imagen en espejo.
P: Valor de giro para establecer un sistema de coordenadas local
Especifique un ángulo de giro en unidades de 1 grado, 0,001 grados, or 0,0001 grados de
acuerdo con el sistema de unidades seleccionado (SISTEMA UNIDAD LONG. y ÁNGULO
del parámetro opcional de la CN (SISTEMA UNIDAD ENTRADA))
Si se especifica "P0" o no se especifica una orden P, sólo tiene lugar el desplazamiento del
sistema de coordenadas de trabajo, sin producirse el giro.
El giro de un sistema de coordenadas de trabajo se ejecuta en el plano (G17, G18, G19)
que está activo cuando se ha especificado G11, y no afecta a los ejes no incluidos en este
plano. La dirección de giro es antihoraria, vista desde la dirección positiva del eje no inclu-
ido en el plano de giro.
Especifique el ángulo de giro como un valor absoluto, sin tener en cuenta el modo de
dimensión seleccionado (G90, G91).
Page 57
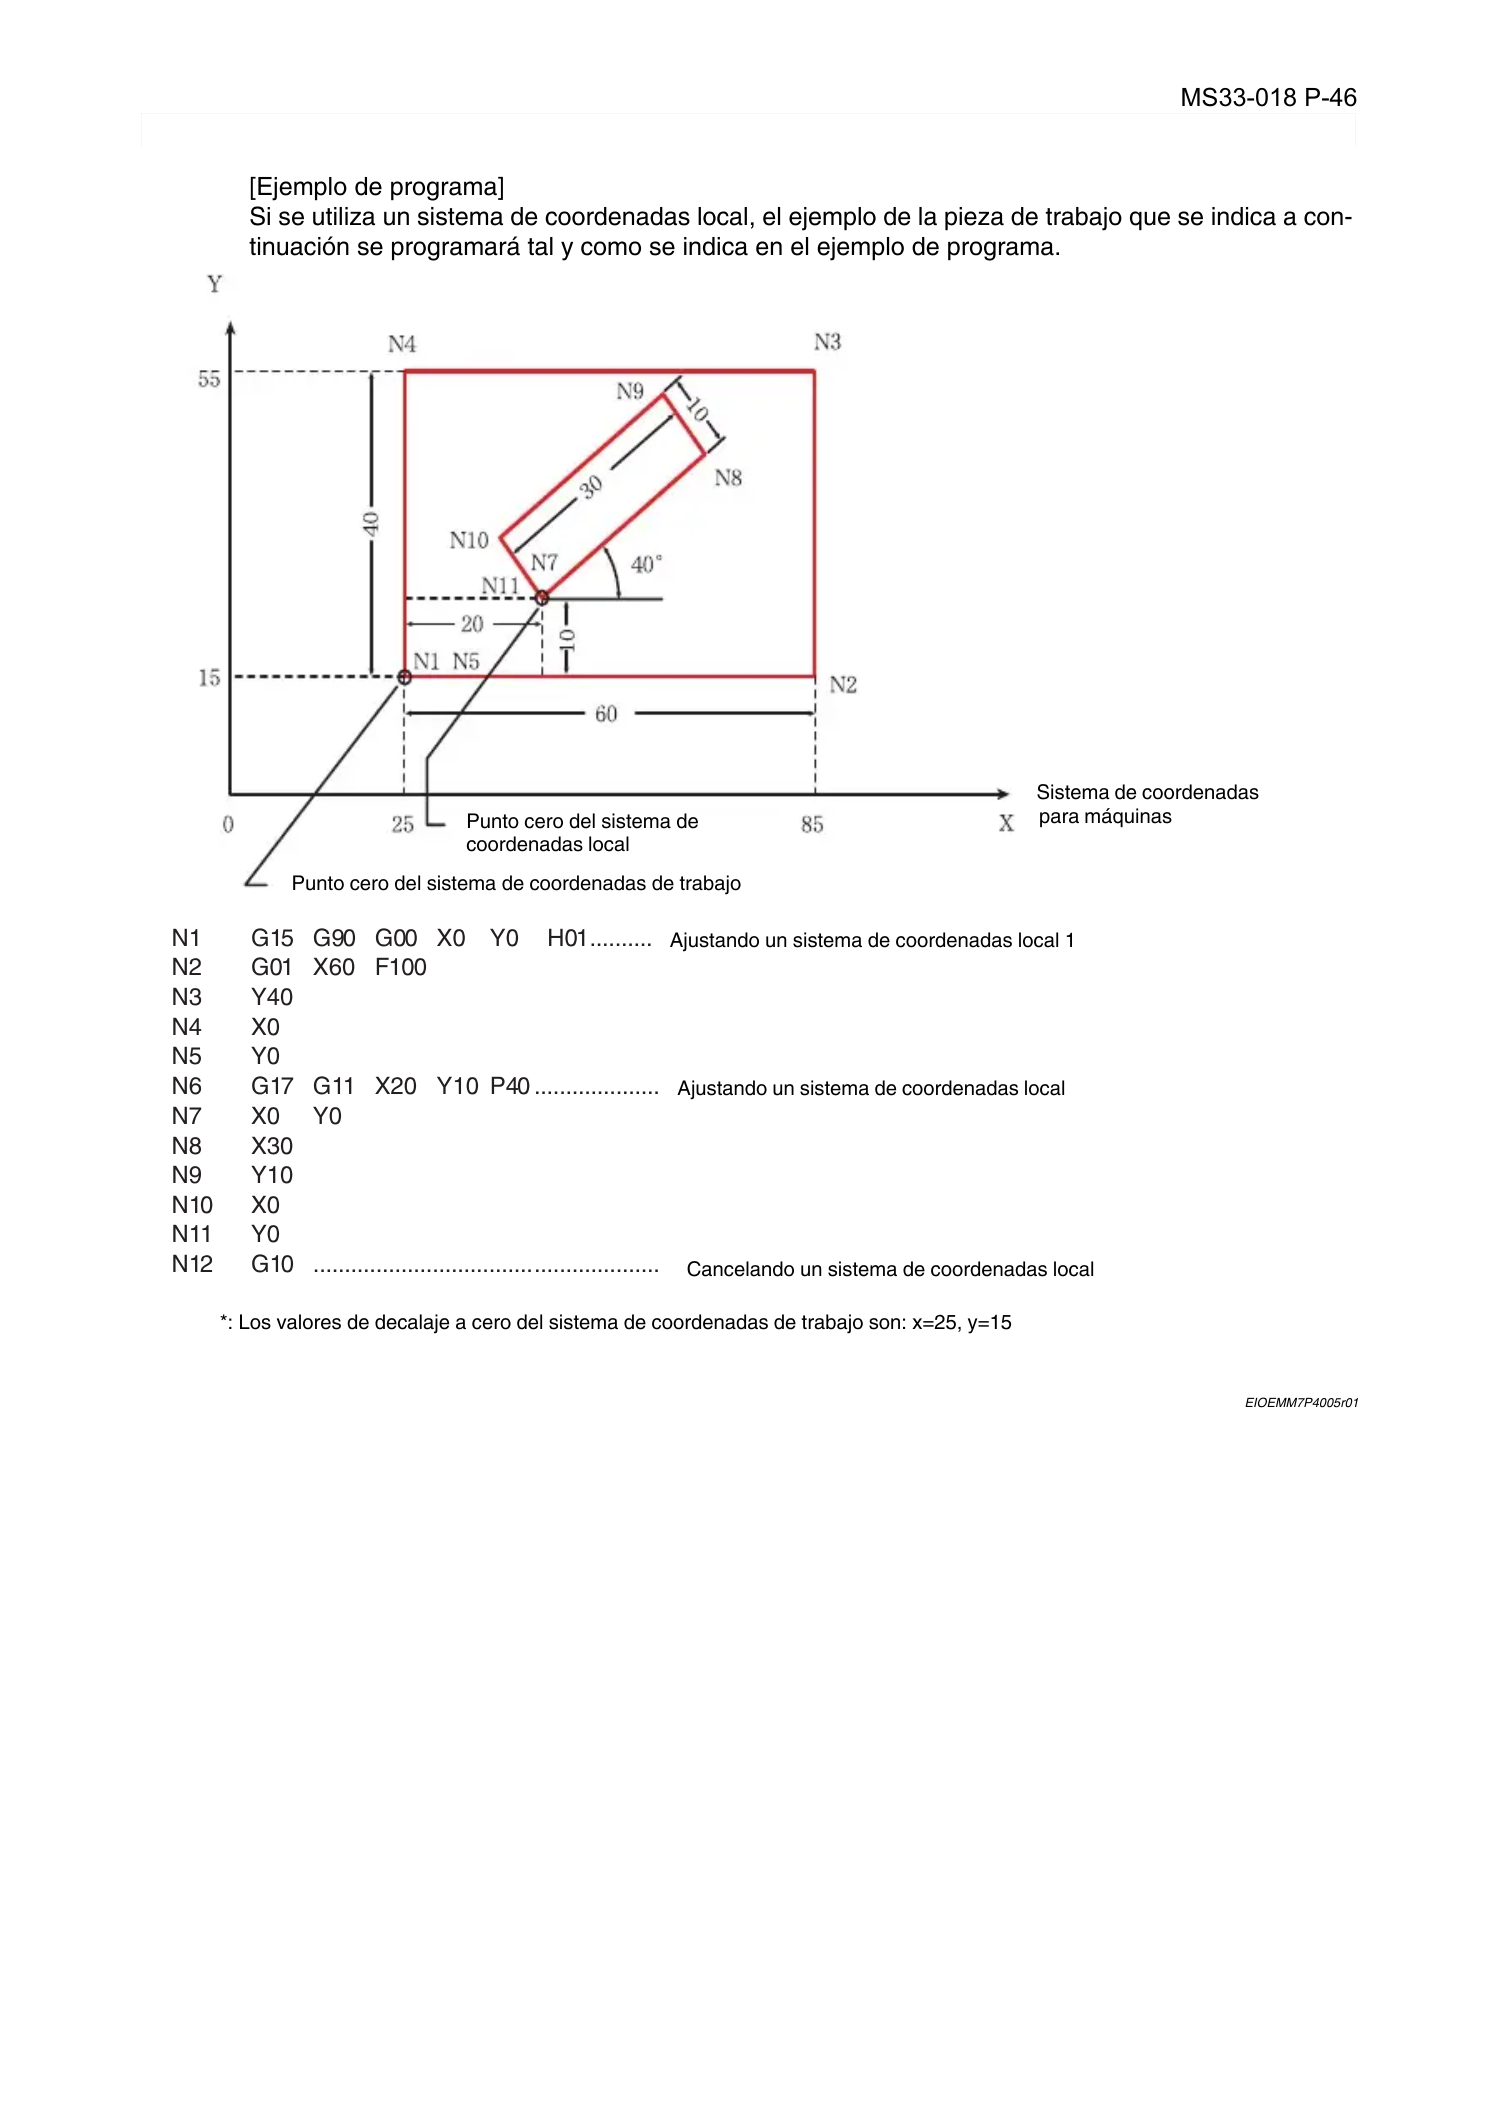
MS33-018 P-46
SECCIÓN 4 FUNCIONES INTRODUCTORIAS
[Ejemplo de programa]
Si se utiliza un sistema de coordenadas local, el ejemplo de la pieza de trabajo que se indica a con-
tinuación se programará tal y como se indica en el ejemplo de programa.
EIOEMM7P4005r01
..........
....................
....................
G15
G01
Y40
X0
Y0
G17
X0
X30
Y10
X0
Y0
G10
G90
X60
G11
Y0
...................................
G00
F100
X20
X0
Y10
Y0
P40
H01N1
N2
N3
N4
N5
N6
N7
N8
N9
N10
N11
N12
Sistema de coordenadas
Punto cero del sistema de
Punto cero del sistema de coordenadas de trabajo
Ajustando un sistema de coordenadas local 1
Ajustando un sistema de coordenadas local
Cancelando un sistema de coordenadas local
para máquinas
coordenadas local
*: Los valores de decalaje a cero del sistema de coordenadas de trabajo son: x=25, y=15
Page 58
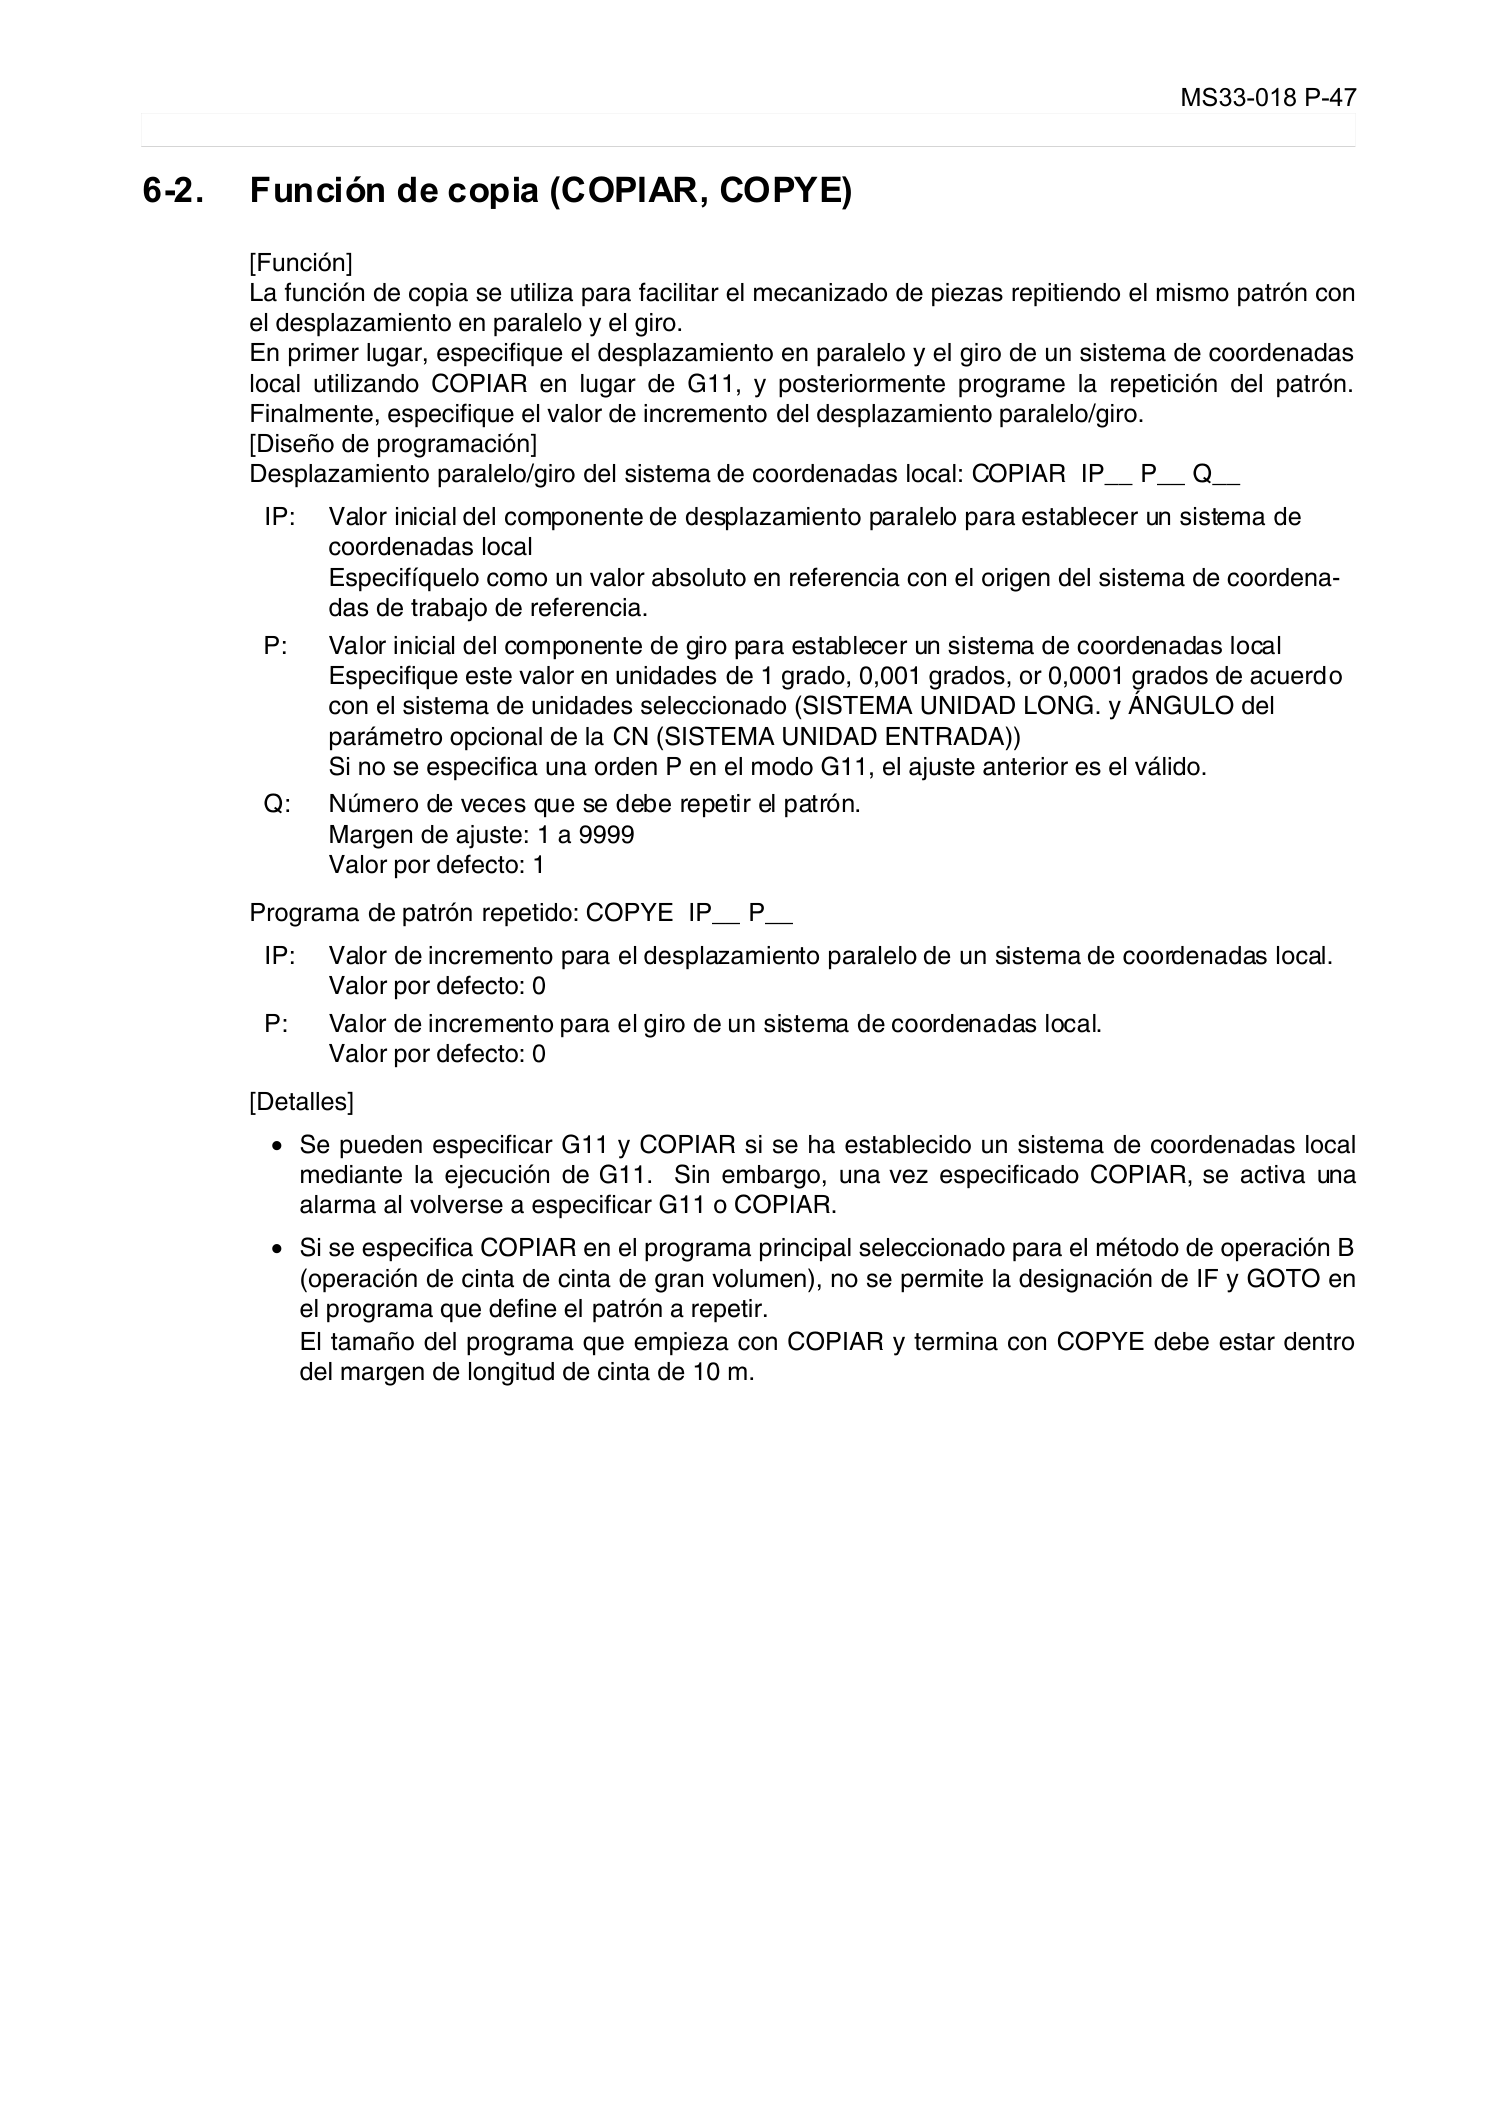
MS33-018 P-47
SECCIÓN 4 FUNCIONES INTRODUCTORIAS
6-2. Función de copia (COPIAR, COPYE)
Eeoemm7p4008
[Función]
La función de copia se utiliza para facilitar el mecanizado de piezas repitiendo el mismo patrón con
el desplazamiento en paralelo y el giro.
En primer lugar, especifique el desplazamiento en paralelo y el giro de un sistema de coordenadas
local utilizando COPIAR en lugar de G11, y posteriormente programe la repetición del patrón.
Finalmente, especifique el valor de incremento del desplazamiento paralelo/giro.
[Diseño de programación]
Desplazamiento paralelo/giro del sistema de coordenadas local: COPIAR IP__ P__ Q__
Programa de patrón repetido: COPYE IP__ P__
[Detalles]
• Se pueden especificar G11 y COPIAR si se ha establecido un sistema de coordenadas local
mediante la ejecución de G11. Sin embargo, una vez especificado COPIAR, se activa una
alarma al volverse a especificar G11 o COPIAR.
• Si se especifica COPIAR en el programa principal seleccionado para el método de operación B
(operación de cinta de cinta de gran volumen), no se permite la designación de IF y GOTO en
el programa que define el patrón a repetir.
El tamaño del programa que empieza con COPIAR y termina con COPYE debe estar dentro
del margen de longitud de cinta de 10 m.
IP: Valor inicial del componente de desplazamiento paralelo para establecer un sistema de
coordenadas local
Especifíquelo como un valor absoluto en referencia con el origen del sistema de coordena-
das de trabajo de referencia.
P: Valor inicial del componente de giro para establecer un sistema de coordenadas local
Especifique este valor en unidades de 1 grado, 0,001 grados, or 0,0001 grados de acuerdo
con el sistema de unidades seleccionado (SISTEMA UNIDAD LONG. y ÁNGULO del
parámetro opcional de la CN (SISTEMA UNIDAD ENTRADA))
Si no se especifica una orden P en el modo G11, el ajuste anterior es el válido.
Q: Número de veces que se debe repetir el patrón.
Margen de ajuste: 1 a 9999
Valor por defecto: 1
IP: Valor de incremento para el desplazamiento paralelo de un sistema de coordenadas local.
Valor por defecto: 0
P: Valor de incremento para el giro de un sistema de coordenadas local.
Valor por defecto: 0
Page 59
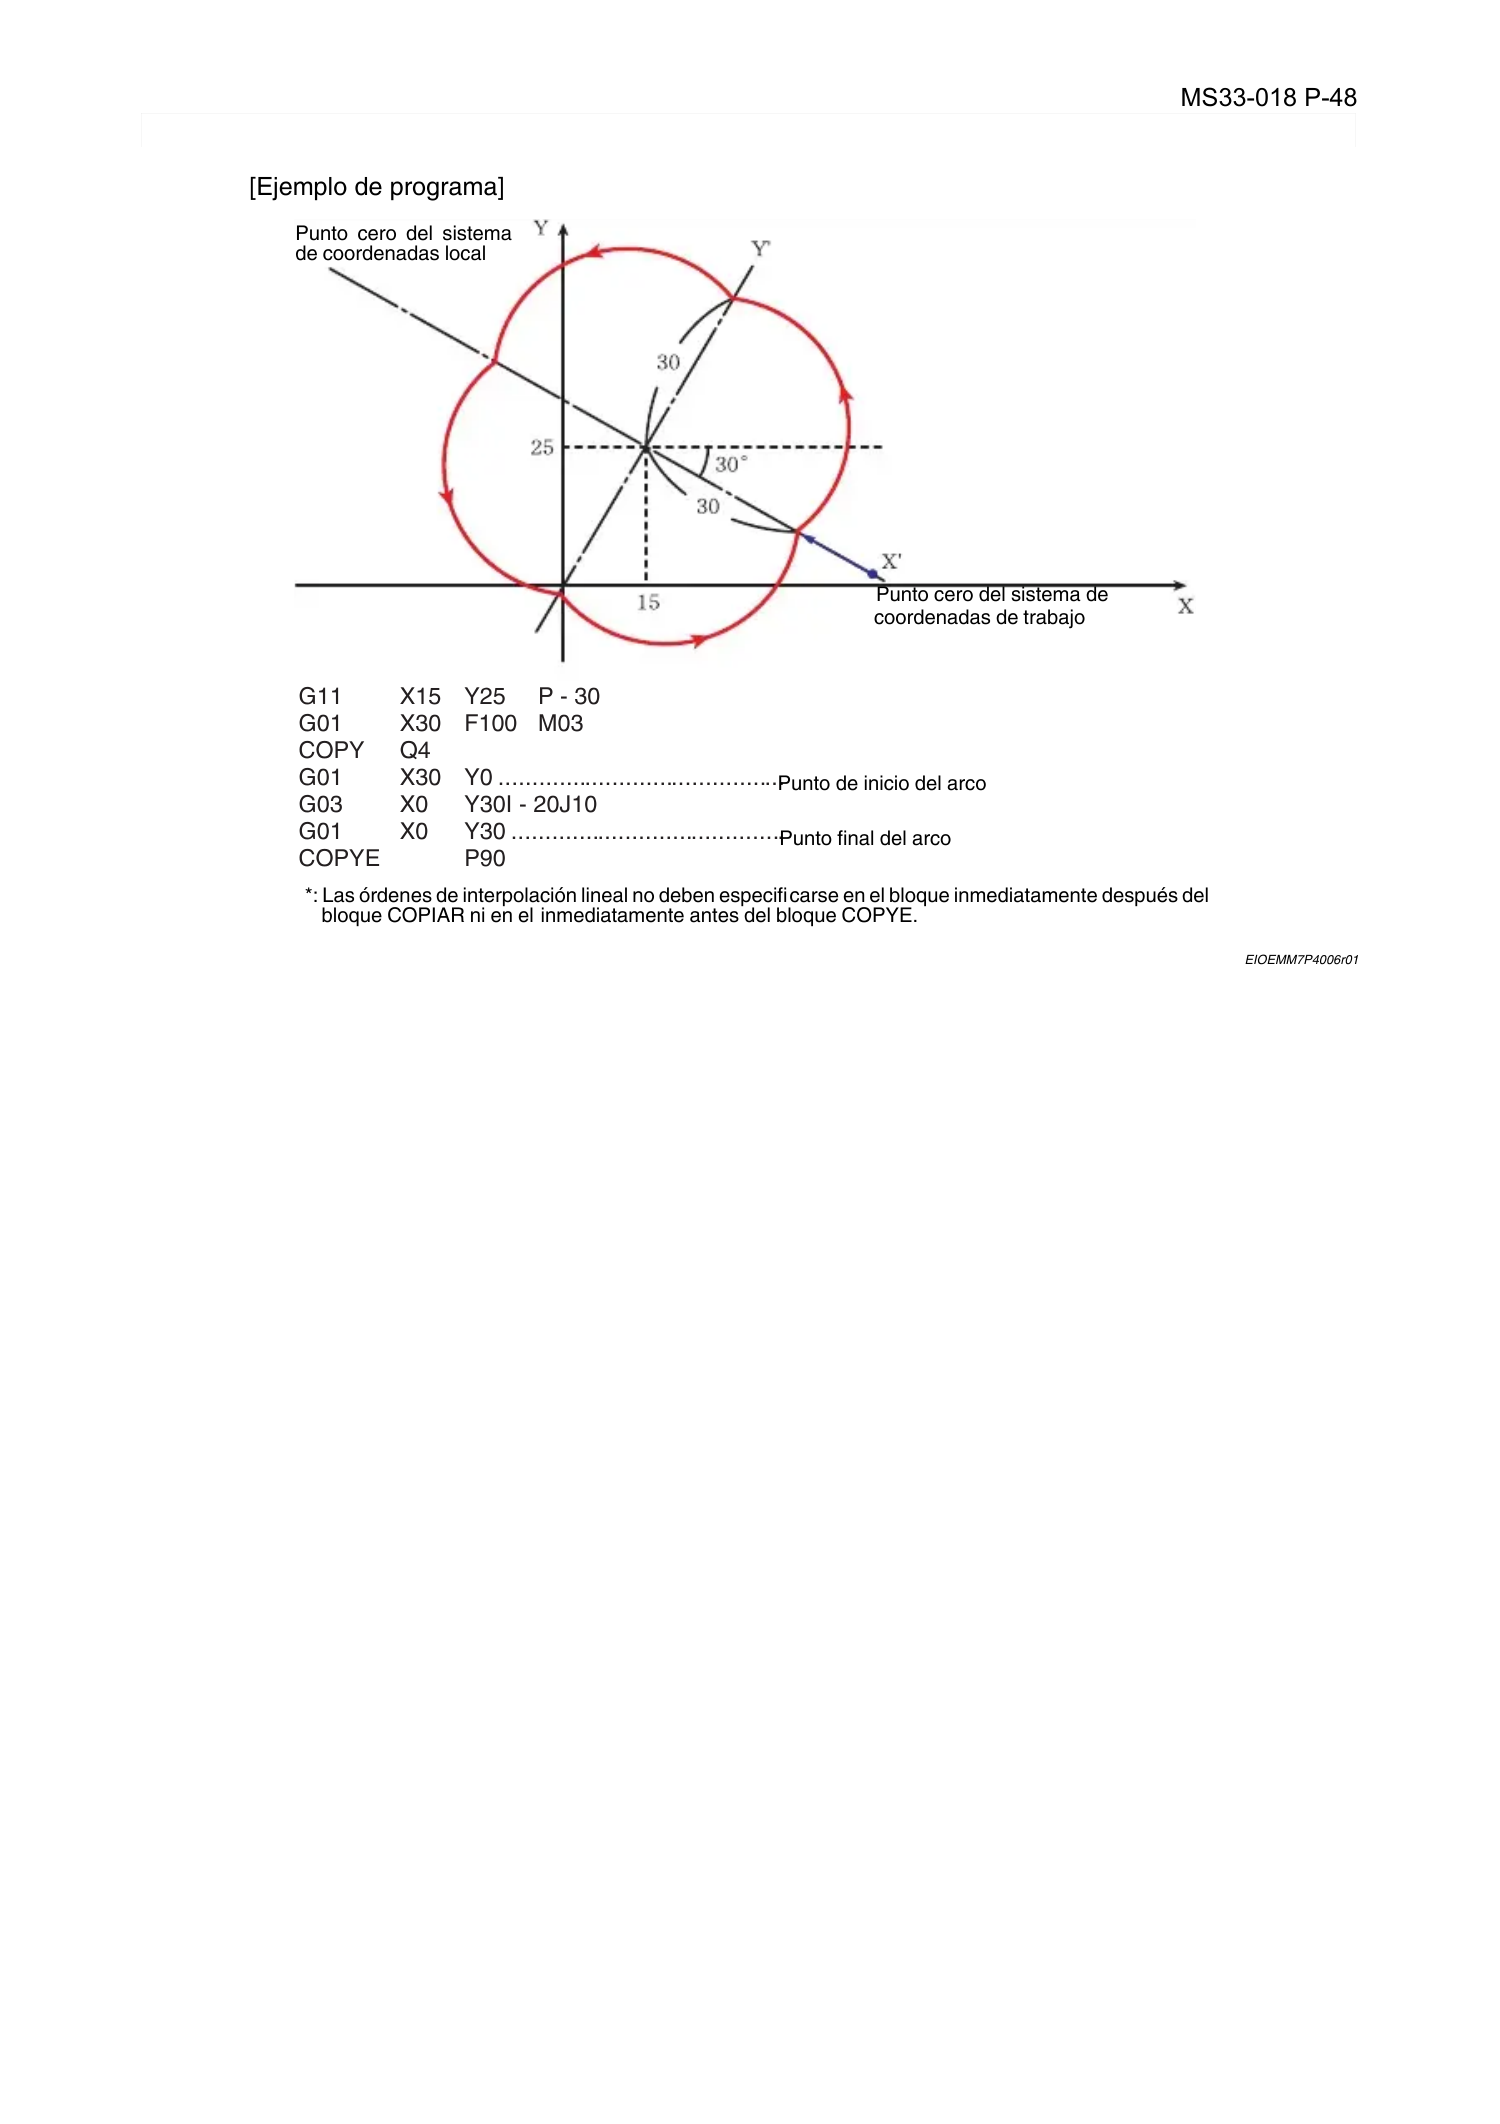
MS33-018 P-48
SECCIÓN 4 FUNCIONES INTRODUCTORIAS
[Ejemplo de programa]
EIOEMM7P4006r01
G11
G01
COPY
G01
G03
G01
COPYE
X15
X30
Q4
X30
X0
X0
Y25
F100
Y0
Y30I - 20J10
Y30
P90
P - 30
M03
...........................................
.........................................
Punto cero del sistema
de coordenadas local
Punto cero del sistema de
Punto de inicio del arco
Punto final del arco
*: Las órdenes de interpolación lineal no deben especificarse en el bloque inmediatamente después del
bloque COPIAR ni en el inmediatamente antes del bloque COPYE.
coordenadas de trabajo
Page 60
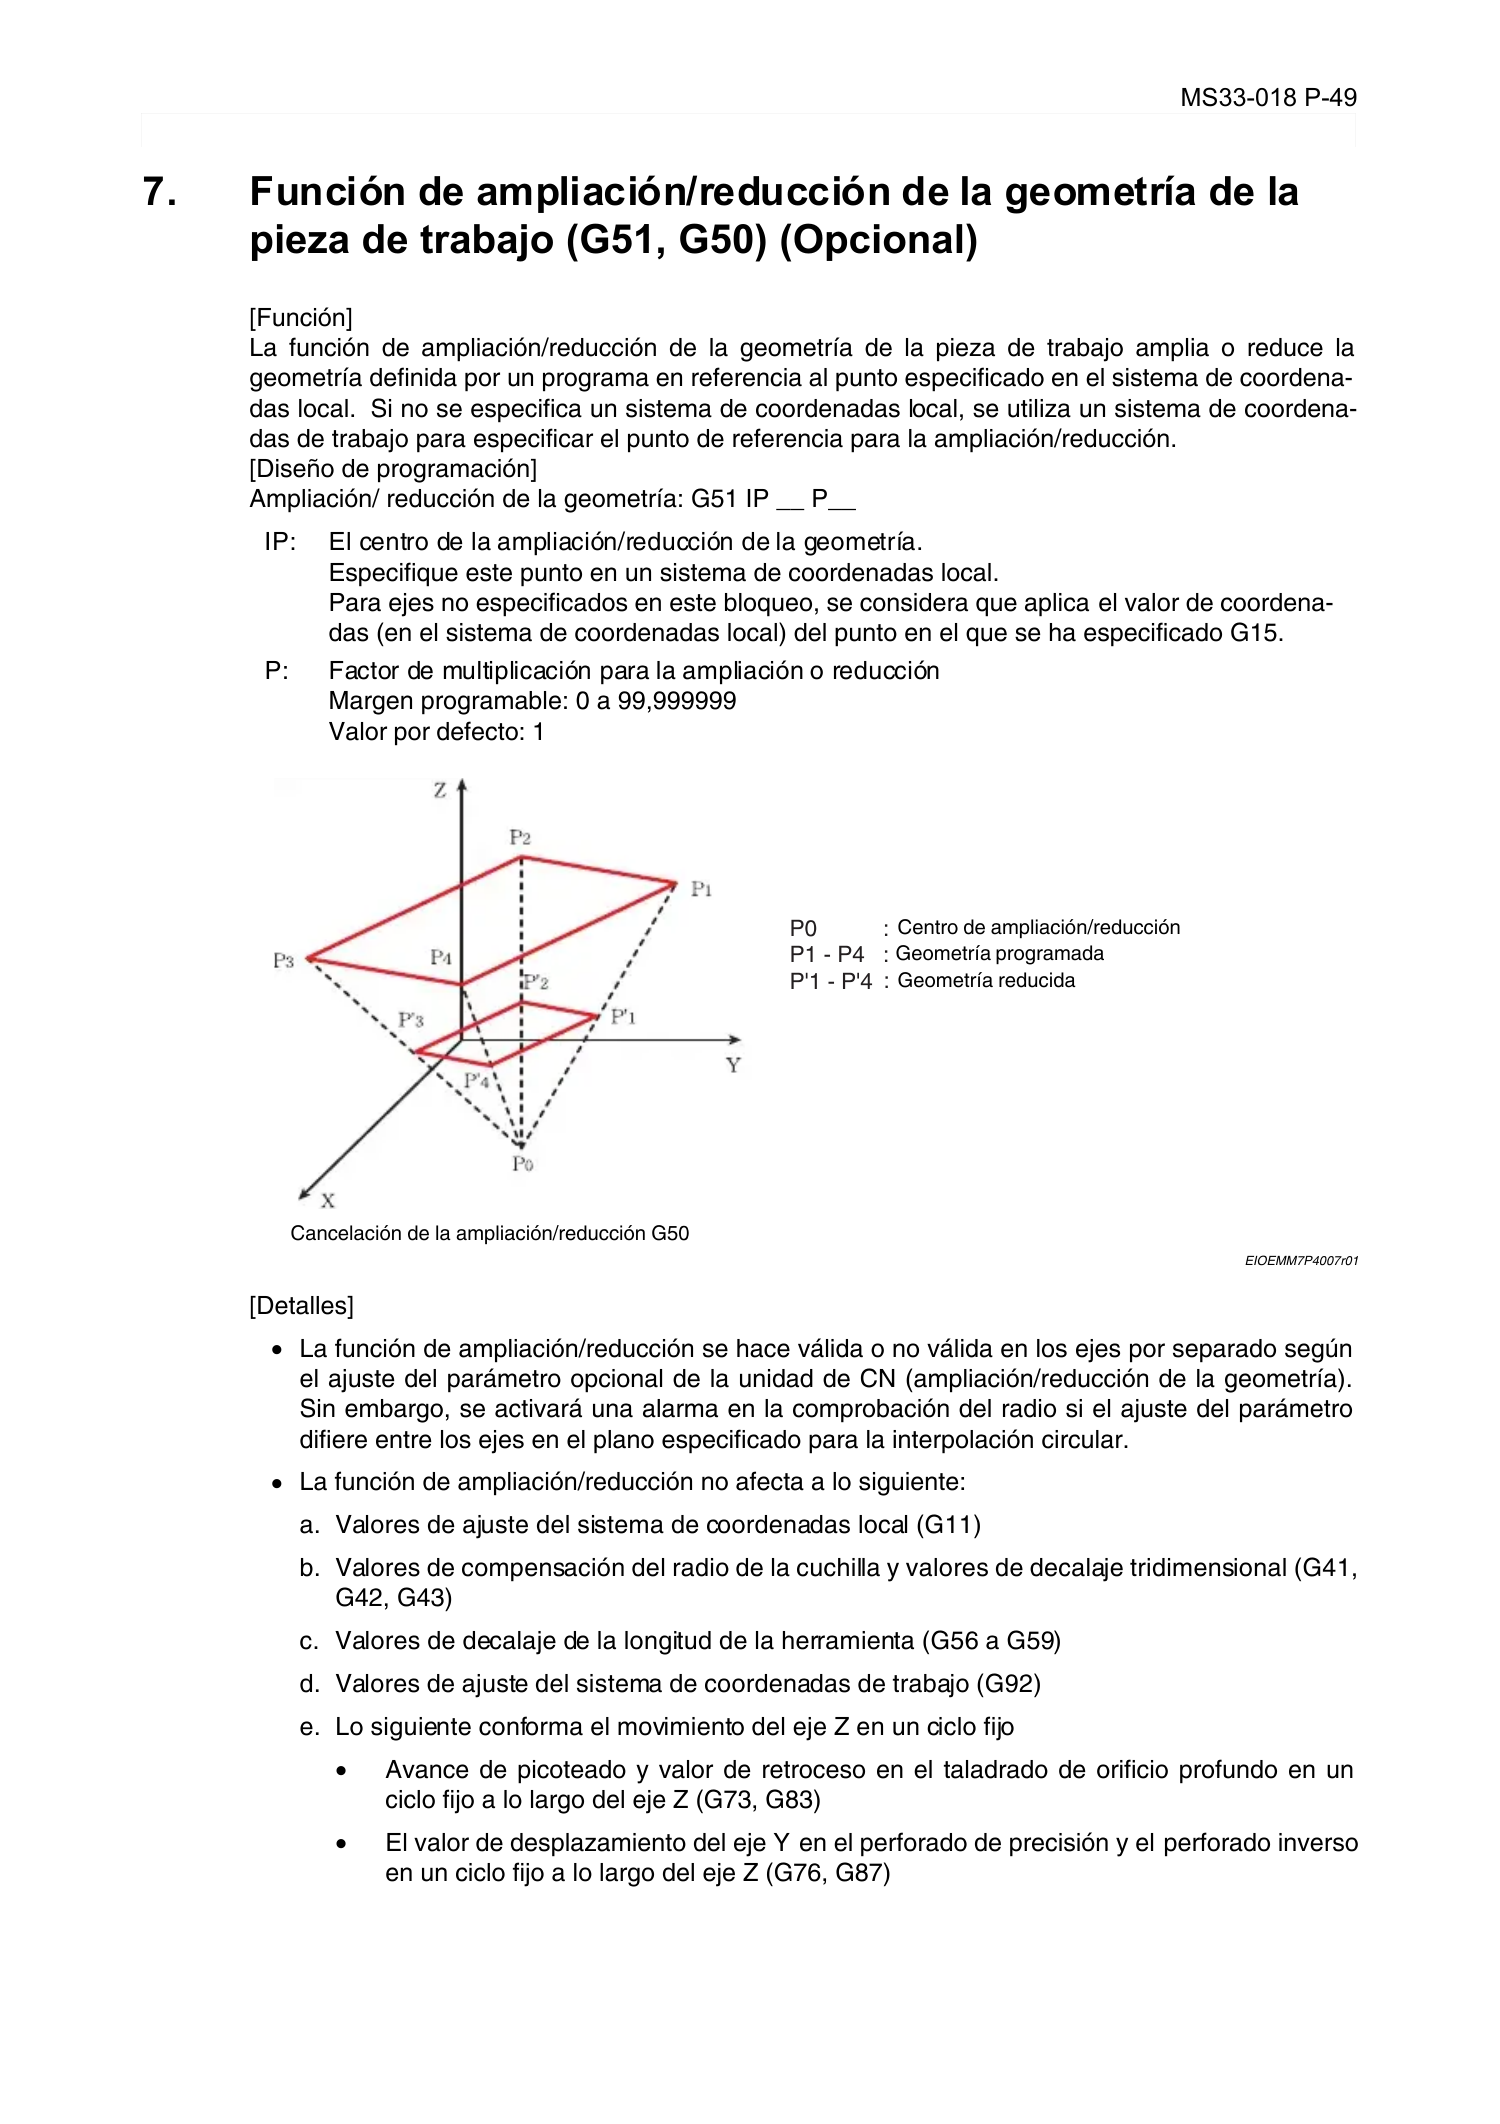
MS33-018 P-49
SECCIÓN 4 FUNCIONES INTRODUCTORIAS
7. Función de ampliación/reducción de la geometría de la
pieza de trabajo (G51, G50) (Opcional)
Eeoemm7p4009
[Función]
La función de ampliación/reducción de la geometría de la pieza de trabajo amplia o reduce la
geometría definida por un programa en referencia al punto especificado en el sistema de coordena-
das local. Si no se especifica un sistema de coordenadas local, se utiliza un sistema de coordena-
das de trabajo para especificar el punto de referencia para la ampliación/reducción.
[Diseño de programación]
Ampliación/ reducción de la geometría: G51 IP __ P__
EIOEMM7P4007r01
[Detalles]
• La función de ampliación/reducción se hace válida o no válida en los ejes por separado según
el ajuste del parámetro opcional de la unidad de CN (ampliación/reducción de la geometría).
Sin embargo, se activará una alarma en la comprobación del radio si el ajuste del parámetro
difiere entre los ejes en el plano especificado para la interpolación circular.
•
La función de ampliación/reducción no afecta a lo siguiente:
a. Valores de ajuste del sistema de coordenadas local (G11)
b. Valores de compensación del radio de la cuchilla y valores de decalaje tridimensional (G41,
G42, G43)
c. Valores de decalaje de la longitud de la herramienta (G56 a G59)
d. Valores de ajuste del sistema de coordenadas de trabajo (G92)
e. Lo siguiente conforma el movimiento del eje Z en un ciclo fijo
•
Avance de picoteado y valor de retroceso en el taladrado de orificio profundo en un
ciclo fijo a lo largo del eje Z (G73, G83)
•
El valor de desplazamiento del eje Y en el perforado de precisión y el perforado inverso
en un ciclo fijo a lo largo del eje Z (G76, G87)
IP: El centro de la ampliación/reducción de la geometría.
Especifique este punto en un sistema de coordenadas local.
Para ejes no especificados en este bloqueo, se considera que aplica el valor de coordena-
das (en el sistema de coordenadas local) del punto en el que se ha especificado G15.
P: Factor de multiplicación para la ampliación o reducción
Margen programable: 0 a 99,999999
Valor por defecto: 1
P0
P1 - P4
P'1 - P'4
:
:
:
Centro de ampliación/reducción
Geometría programada
Geometría reducida
Cancelación de la ampliación/reducción G50
Page 61
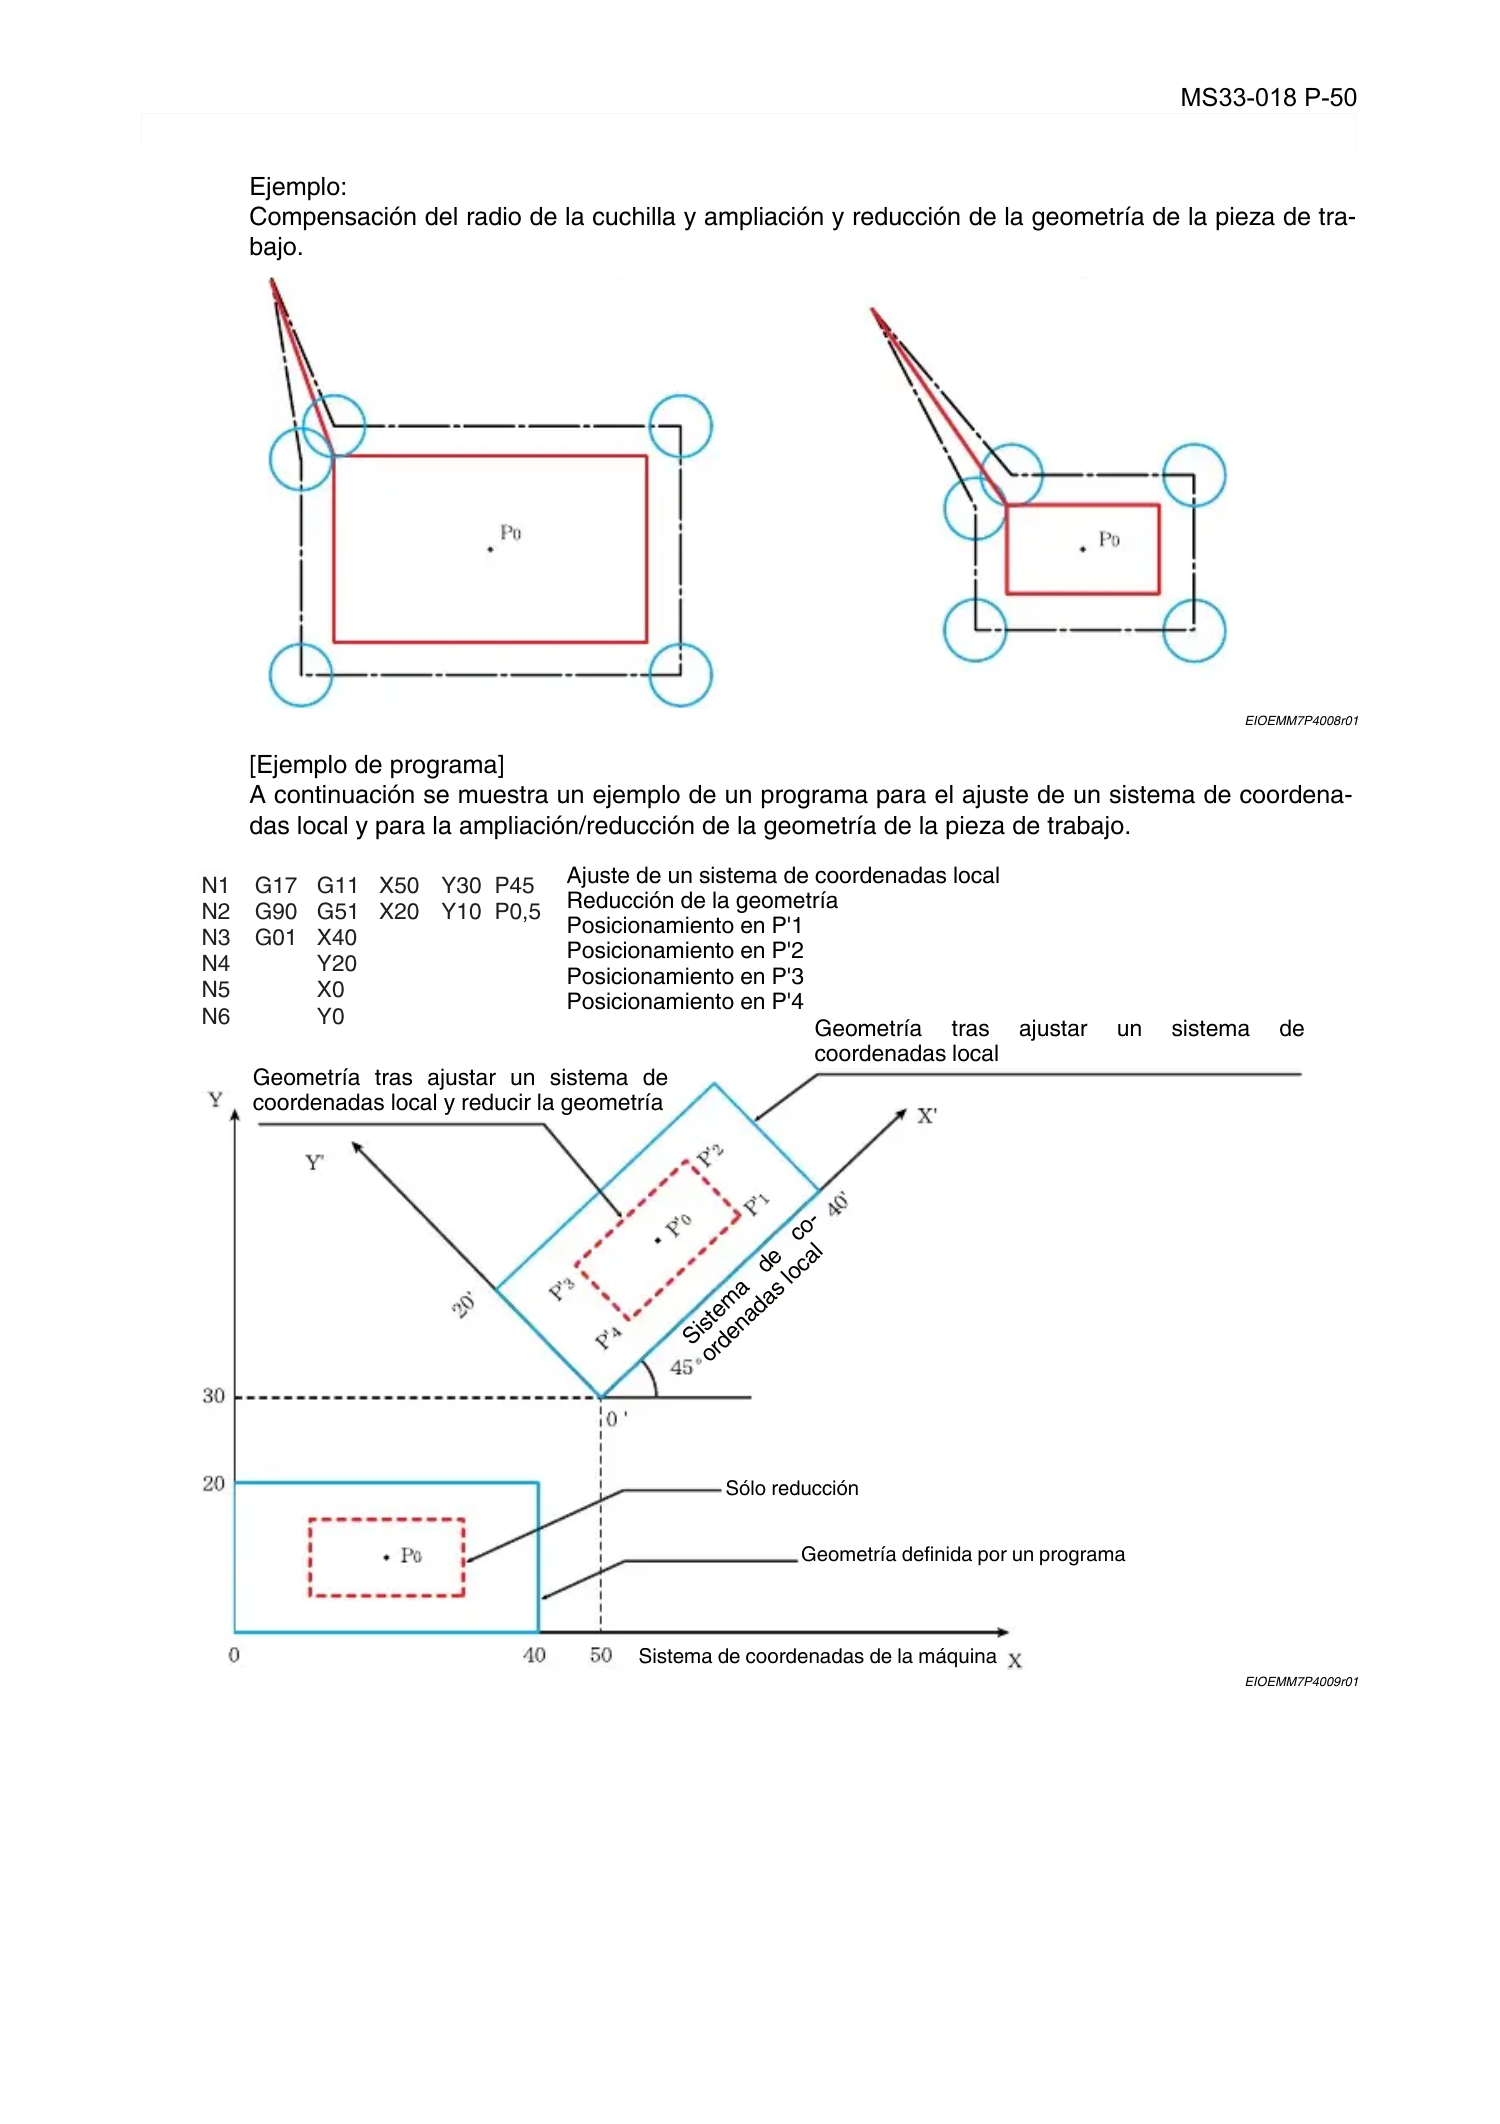
MS33-018 P-50
SECCIÓN 4 FUNCIONES INTRODUCTORIAS
Ejemplo:
Compensación del radio de la cuchilla y ampliación y reducción de la geometría de la pieza de tra-
bajo.
EIOEMM7P4008r01
[Ejemplo de programa]
A continuación se muestra un ejemplo de un programa para el ajuste de un sistema de coordena-
das local y para la ampliación/reducción de la geometría de la pieza de trabajo.
EIOEMM7P4009r01
N1
N2
N3
N4
N5
N6
G17
G90
G01
G11
G51
X40
Y20
X0
Y0
X50
X20
Y30
Y10
P45
P0,5
Ajuste de un sistema de coordenadas local
Reducción de la geometría
Posicionamiento en P'1
Posicionamiento en P'2
Posicionamiento en P'3
Posicionamiento en P'4
Geometría tras ajustar un sistema de
coordenadas local
Geometría tras ajustar un sistema de
coordenadas local y reducir la geometría
Sólo reducción
Geometría definida por un programa
Sistema de coordenadas de la máquina
S
i
s
t
e
m
a
d
e
c
o
-
o
r
d
e
n
a
d
a
s
l
o
c
a
l
Page 62
MS33-018 P-51
SECCIÓN 5 FUNCIONES S, T y M
SECCIÓN 5 FUNCIONES S, T y M
Eeoemm7p5001
Esta sección describe los códigos S, T y M que especifican las operaciones necesarias de las
máquinas y los comandos de movimiento de los ejes.
S: Velocidad del husillo
T: Número de herramienta para ciclo de cambio de herramienta
M : Activación y desactivación de válvulas de accionamiento y dispositivos similares
En un bloque sólo se puede especificar uno de estos tipos de códigos.
1. Funciones de código S (funciones de husillo)
Eeoemm7p5002
[Función]
La función del husillo especifica una velocidad del husillo con un valor numérico (hasta cinco dígi-
tos) introducida tras la dirección S.
[Detalles]
•
La velocidad del husillo deseada (min
-1
)se especifica directamente con un valor numérico tras
la dirección S.
Margen programable: 0 a 65535
•
Si se especifica una orden S con órdenes de movimiento del eje en el mismo bloque, la orden
S pasa a ser válida al mismo tiempo que se ejecutan las órdenes de movimiento del eje.
•
Aunque una orden S no se cancela al reiniciar la unidad de CN, se borra al desconectar el sum-
inistro eléctrico.
•
Para ejecutar un giro del husillo (M03, M04), se debe especificar una orden S en el mismo
bloque o en el bloque anterior.
2. Función de código T
Eeoemm7p5003
[Función]
La función de la herramienta selecciona una herramienta en la máquina con un valor numérico
(hasta 4 dígitos) introducido tras la dirección T.
[Detalles]
•
El margen programable de una orden T es el indicado a continuación.
Margen programable: 0 a 9999
•
Al ejecutarse un código T, la siguiente herramienta se prepara (indexando la siguiente herrami-
enta en el cargador, o extrayendo la siguiente herramienta del cargador y ajustándola en la
posición de estación lista).
•
EL ciclo de cambio de herramienta real se ejecuta mediante M06.
•
Si se especifica una orden T con órdenes de movimiento de eje en el mismo bloque, el tiempo
de ejecución del código T puede seleccionarse entre los siguientes dos tiempos:
Ejecutada simultáneamente con órdenes de movimiento de eje
Ejecutada tras la finalización de las órdenes de movimiento de eje
Page 63
MS33-018 P-52
SECCIÓN 5 FUNCIONES S, T y M
3. Función de código M (Función auxiliar)
Eeoemm7p5004
[Función]
La función de código M envía un número de código M, formado por un número de tres dígitos y una
dirección M, y el impulso de referencia al PLC. El margen programable de los códigos M va desde el
0 al 511.
3-1. Ejemplos de códigos M
Eeoemm7p5005
A continuación se muestran ejemplos de códigos M
(1) M02, M30 (fin del programa)
Estos códigos M indican el fin del programa.
Cuando se ejecuta M02 o M30, el programa principal finaliza y se ejecuta el proceso de reini-
cio. El programa se rebobina al inicio. (En el caso de un programa de planificación, la ejecución
de M02 o M30 en el programa principal no reinicia el CN)
(2) M03, M04, M05 (husillo DER, IZQ, stop)
Estos códigos M controlan la rotación del husillo y lo detienen; husillo DER (M03), husillo IZQ
(M04), y parada del husillo (M05).
(3) M19 (orientación del husillo)
La orden se utiliza en máquinas equipadas con un mecanismo de orientación del husillo.
La función de orientación del husillo detiene el husillo en la posición angular especificada.
•
Graduación del husillo en varios puntos
Especificando "RS=angle" tras M19, se puede graduar el husillo en la posición angular
especificada.
Aunque la siguiente explicación utiliza M19 como ejemplo, lo mismo aplica a M118 y M119.
M19 RS =
θ
• θ
representa el ángulo de indexación deseadoy se especifica en unidades de 1
°
. Si se
especifica un valor inferior a 1
°
, se trunca.
•
Margen programable de
θ
: 0 a 360
°
• θ
especifica el ángulo de graduación del husillo deseado, medido en el ángulo de giro
horario en referencia a la posición de la orientación del husillo.
[Suplemento]
(4) M52 (Ciclo fijo - regreso al extremo de retroceso)
En varios ciclos, esta orden ajusta la posición de regresos del eje del ciclo 0,1m más allá del
límite de desplazamiento del eje Z en la dirección positiva.
Para más detalles acuda a “Operaciones de ciclo fijo, SECCIÓN 7”.
(5) M52 (Ciclo fijo - regreso al punto especificado)
En varios ciclos fijos, esta orden ajusta la posición de regreso del eje de ciclo a la posición
especificada por G71.
Para más detalles acuda a “Operaciones de ciclo fijo, SECCIÓN 7”.
(6) M54 (Ciclo fijo - regreso al punto de nivel R)
En varios ciclos fijos, esta orden ajusta la posición de regreso del eje de ciclo a la posición
especificada por la orden R.
Para más detalles acuda a “Operaciones de ciclo fijo, SECCIÓN 7”.
• Si se especifica M19 (M118, M119) sin argumento RS, se realiza la graduación del husillo
común. Lo que significa que la operación solicitada es la misma que la solicitada por "M19
RS=0".
• RS debe especificarse en el mismo bloque que M19 (M118, M119).
Page 64
MS33-018 P-53
SECCIÓN 5 FUNCIONES S, T y M
(7) M132, M133 (Bloque único válido/no válido)
Estos códigos M ajustan si la función de bloque simple es no válida (M132) o válida (M133)
independientemente del ajuste del interruptor de bloqueo en el panel de operaciones de la
máquina.
(8) M201 a M210 (Macro de código M)
Con el ajuste de los nombres de programas que corresponden a M201 a M210 en los parámet-
ros, los subporgramas pueden ejecutarse especificando los códigos M.
Para más detalles sobre macros de código M, véase SECCIÓN 10, “Funciones de macro de
código M".
(9) M238, M239 (Sobrecontrol de software válido/ no válido)
Estas órdenes ajustan si el valor de sobrecontrol de software (%) ajustado para las variables
del sistema <VFSOV> es válido (M238) o no válido (M239) para la velocidad de avance de
corte (Orden F
×
valor de sobrecontrol).
(10) M00 (Parada el programa)
Después de ejecutar M00, el programa se detiene. Si el CN se inicia en esta situación de
parada, el programa se reinicia.
(11) M01 (parada opcional)
Cuando se ejecuta M01, en el caso de que el interruptor de parada opcional en el panel de
operaciones de la máquina esté en ON, el programa se detiene. Si la CN se inicia en esta sit-
uación de parada, el programa se reinicia.
(12) M06 (Cambio de herramienta)
Este código M se utiliza con máquinas equipadas con el mecanismo de cambio de herramienta
como orden de ciclo de inicio de herramienta.
(13) M15, M16 (4° eje -mesa de giro, sentido horario, antihorario)
Estos códigos M se utilizan en máquinas equipadas con la mesa de giro como 4° eje, para
especificar la dirección de giro de la mesa ; DER (M15), IZQ (M16).
Para más detalles sobre el control de la mesa de giro, véase "Función de eje adicional (Eje de
giro)" en el manual N° 2 FUNCIONES ESPECIALES.
(14) M15, M16 (5° eje -mesa de giro, sentido horario, antihorario)
Estos códigos M se utilizan en máquinas equipadas con la mesa de giro como 5° eje, para
especificar la dirección de giro de la mesa ; DER (M115), IZQ (M116).
Para más detalles sobre el control de la mesa de giro, véase "Función de eje adicional (Eje de
giro)" en el manual N° 2 FUNCIONES ESPECIALES.
(15) M118, M119 (Indexación del husillo - IZQ , trayectoria más corta)
Estos códigos M se utilizan con máquinas equipada con el mecanismo de indexación del
husillo como orden de especificación de dirección de orientación del husillo.
[Diseño de programación]
•
M118 Graduación del husillo (IZQ)
• M119 Graduación del husillo (trayectoria más corta)
(16) M130, M131 (para velocidad de corte, condición de giro del husillo válida/ no válida)
Normalmente en los modos G01, G02 y G03, el husillo debe estar girando para ejecutar el
avance de eje.
Estos códigos M están ajustados para ignorar esta condición (M130) o validarla (M131).
(17) M134, M135 (Sobrecontrol de la velocidad del husillo válido/no válido)
Aunque el sobrecontrol de la velocidad del husillo sea válido desde el PLC, la función de sobre-
control de la velocidad del husillo puede anularlo (M134) o activarlo (M135) con estas órdenes.
(18) M134, M135 (Sobrecontrol del avance del eje válido/no válido)
Estas órdenes M ajustan si la función de sobrecontrol del avance del eje es válida (M136) o no
válida (M137) independientemente del estado de activación de la señal de sobrecontrol de
avance del eje desde el PLC.
(19) M138, M139 (Marcha en vacío válida/no válida)
Estos códigos M ajustan si la función de marcha en vacío es válida (M138) o válida (M139)
independientemente del ajuste del interruptor de marcha en vacío en el panel de operaciones
de la máquina.
Page 65
MS33-018 P-54
SECCIÓN 5 FUNCIONES S, T y M
(20) M140, M141 (Detención de deslizamiento válida/no válida)
Estos códigos M ajustan si la función de detención del deslizamiento es válida (M140) o válida
(M141) independientemente del ajuste del interruptor de detención de deslizamiento en el
panel de operaciones de la máquina.
(21) M234 to M237 (Margen de selección de engranaje para el roscado con macho sincronizado)
Estas órdenes M ajustan el margen de selección de engranajes para el roscado con macho sin-
cronizado.
Para más detalles, véase "Función de control de par de torsión" en Roscado con macho sin-
cronizado del manual FUNCIONES ESPECIALES.
(22) M326, M327 (Contro, de par activado / desactivado para el roscado con macho sincronizado)
Estos códigos M activan (M326) y desactivan (M327) el modo de control de par para el roscado
con macho sincronizado.
(23) M331, M332 (6° eje - mesa de giro, sentido horario/sentido antihorario)
Estos códigos M se utilizan en máquinas equipadas con la mesa de giro como 6° eje, para
especificar la dirección de giro de la mesa ; DER (M331), IZQ (M332).
Para más detalles sobre el control de la mesa de giro, véase "Función de eje adicional (Eje de
giro)" en el manual N° 2 FUNCIONES ESPECIALES.
(24) M396 a M399 (Posición de selección de engranaje para el roscado con macho sincronizado)
Son órdenes de posición de engranaje, específicas para el roscado con macho sincronizado,
que se introducen con códigos M de especificación del margen de selección de engranaje
(M234 y M237) y la orden S. Son generadas automáticamente por la unidad de CN.
•
M396: Orden de 1er engranaje para roscado con macho sincronizado
•
M397: Orden de2° engranaje para roscado con macho sincronizado
• M398: Orden de 3er engranaje para roscado con macho sincronizado
• M399: Orden de 4° engranaje para roscado con macho sincronizado
Page 66
MS33-018 P-55
SECCIÓN 6 FUNCIONES DE DECALAJE
SECCIÓN 6 FUNCIONES DE DECALAJE
1. Función de decalaje de la longitud de la herramienta (G53-
G59)
Eeoemm7p6001
[Función]
La función de decalaje de la longitud de la herramienta compensa para la posición de una herrami-
enta de corte, de modo que la punta de la herramienta de corte se sitúa en la posición programada.
Códigos G disponibles
[Diseño de programación]
{G54 - G59} IP__ H__
[Detalles]
•
El valor de posición real de la herramienta visualizado incluye siempre el valor de decalaje de la
longitud de la herramienta.
•
El decalje de la longitud de la herramienta no puede aplicarse a dos o más ejes al mismo
tiempo ni al eje de giro.
•
El decalaje de la longitud de la herramienta puede cambiarse directamente sin necesidad de
cancelar la orden previa G53.
•
Al reiniciarse la unidad de CN, se ajusta automáticamente H00.
Código
G
Función
G53 Cancelacoión de decalaje de la longitud de la herramienta
G54 Decalaje de la longitud de la herramienta del eje X
G55 Decalaje de la longitud de la herramienta del eje Y
G56 Decalaje de la longitud de la herramienta del eje Z
G57 Decalaje de la longitud de la herramienta del 4° eje
G58 Decalaje de la longitud de la herramienta del 5° eje
G59 Decalaje de la longitud de la herramienta del 6° eje
IP: Posición actual de la punta de la herramienta tras la compensación
H : Número de compensación de la herramienta
Los números de decalaje de herramienta estándar son H00 a H50, y pueden ampliarse a
H00 a H100, H200, o H300.
El valor de decalaje de H00 es siempre cero.
El dato de decalaje se ajusta en el mode de ajuste de datos de la herramienta.
Margen de ajuste: 0 to
±
999,999 mm (0 a
±
39,3700 pulgadas)
Page 67
MS33-018 P-56
SECCIÓN 6 FUNCIONES DE DECALAJE
2. Compensación del radio de la cuchilla (G40, G41, G42)
2-1. Función de compensación del radio de la cuchilla
Eeoemm7p6002
[Función]
La función de compensación del radio de la cuchilla compensa automáticamente el radio de la
cuchilla.
La programación de la geometría de una pieza de trabajo no resultará en un producto final correcto
ya que el tamaño de la herramienta (diámetro) no se toma en consideración. Sería, de todas for-
mas, extremadamente complicado y difícil, desarrollar un programa que tuviera en cuenta el
diámetro de la herramienta. Este problema se resuelve gracias a la función de compensación del
radio de la cuchilla que compensa automáticamente el diámetro de la herramienta. Si la función de
compensación del radio de la cuchilla se utiliza para la programación, se genera automáticamente
la trayectoria correcta del centro de la herramienta, mediante la programación de la trayectoria de la
herramienta a lo largo de la geometría de la pieza de trabajo a mecanizar.
[Diseño de programación]
G17 G41 (G42) Xp__ Yp__ D__
G18 G41 (G42) Zp__Xp__ D__
G19 G41 (G42) Yp__Zp__ D__
G40 : Cancelación de la compensación del radio de la cuchilla (modo seleccionado automática-
mente al conectar el suministro eléctrico)
Para más detalles, véase "Movimiento de la herramienta al cancelarse la compensación del
radio de la cuchilla".
G41 : Corte a la izquierda (Decalaje - el lateral izquierdo visto desde la dirección de movimiento
de la herramienta ; corte hacia abajo.
Para más detalles, véase "Cambio de la dirección de compensación en el modo de com-
pensación del radio de la cuchilla".
G42 : Corte a la derecha (Decalaje - el lateral derecho visto desde la dirección de movimiento de
la herramienta ; corte hacia arriba.
El modo de compensación del radio de la cuchilla se ajusta al especificarse G41 o G42 y
este modo se cancela con G40. Para más detalles, véase "Cambio de la dirección de com-
pensación en el modo de compensación del radio de la cuchilla".
G17: Selección del plano Xp- YP Selecciona el plano de la misma manera que en el modo G02 o
G03.
G18: Selección del plano Zp- XP Selecciona el plano de la misma manera que en el modo G02 o
G03.
G19 : Selección del plano Yp- ZP Selecciona el plano de la misma manera que en el modo G02 o
G03.
D**: Número de compensación del radio de la cuchilla (Para más detalles, véase "Notas sobre la
compensación del radio de la cuchilla")
Page 68
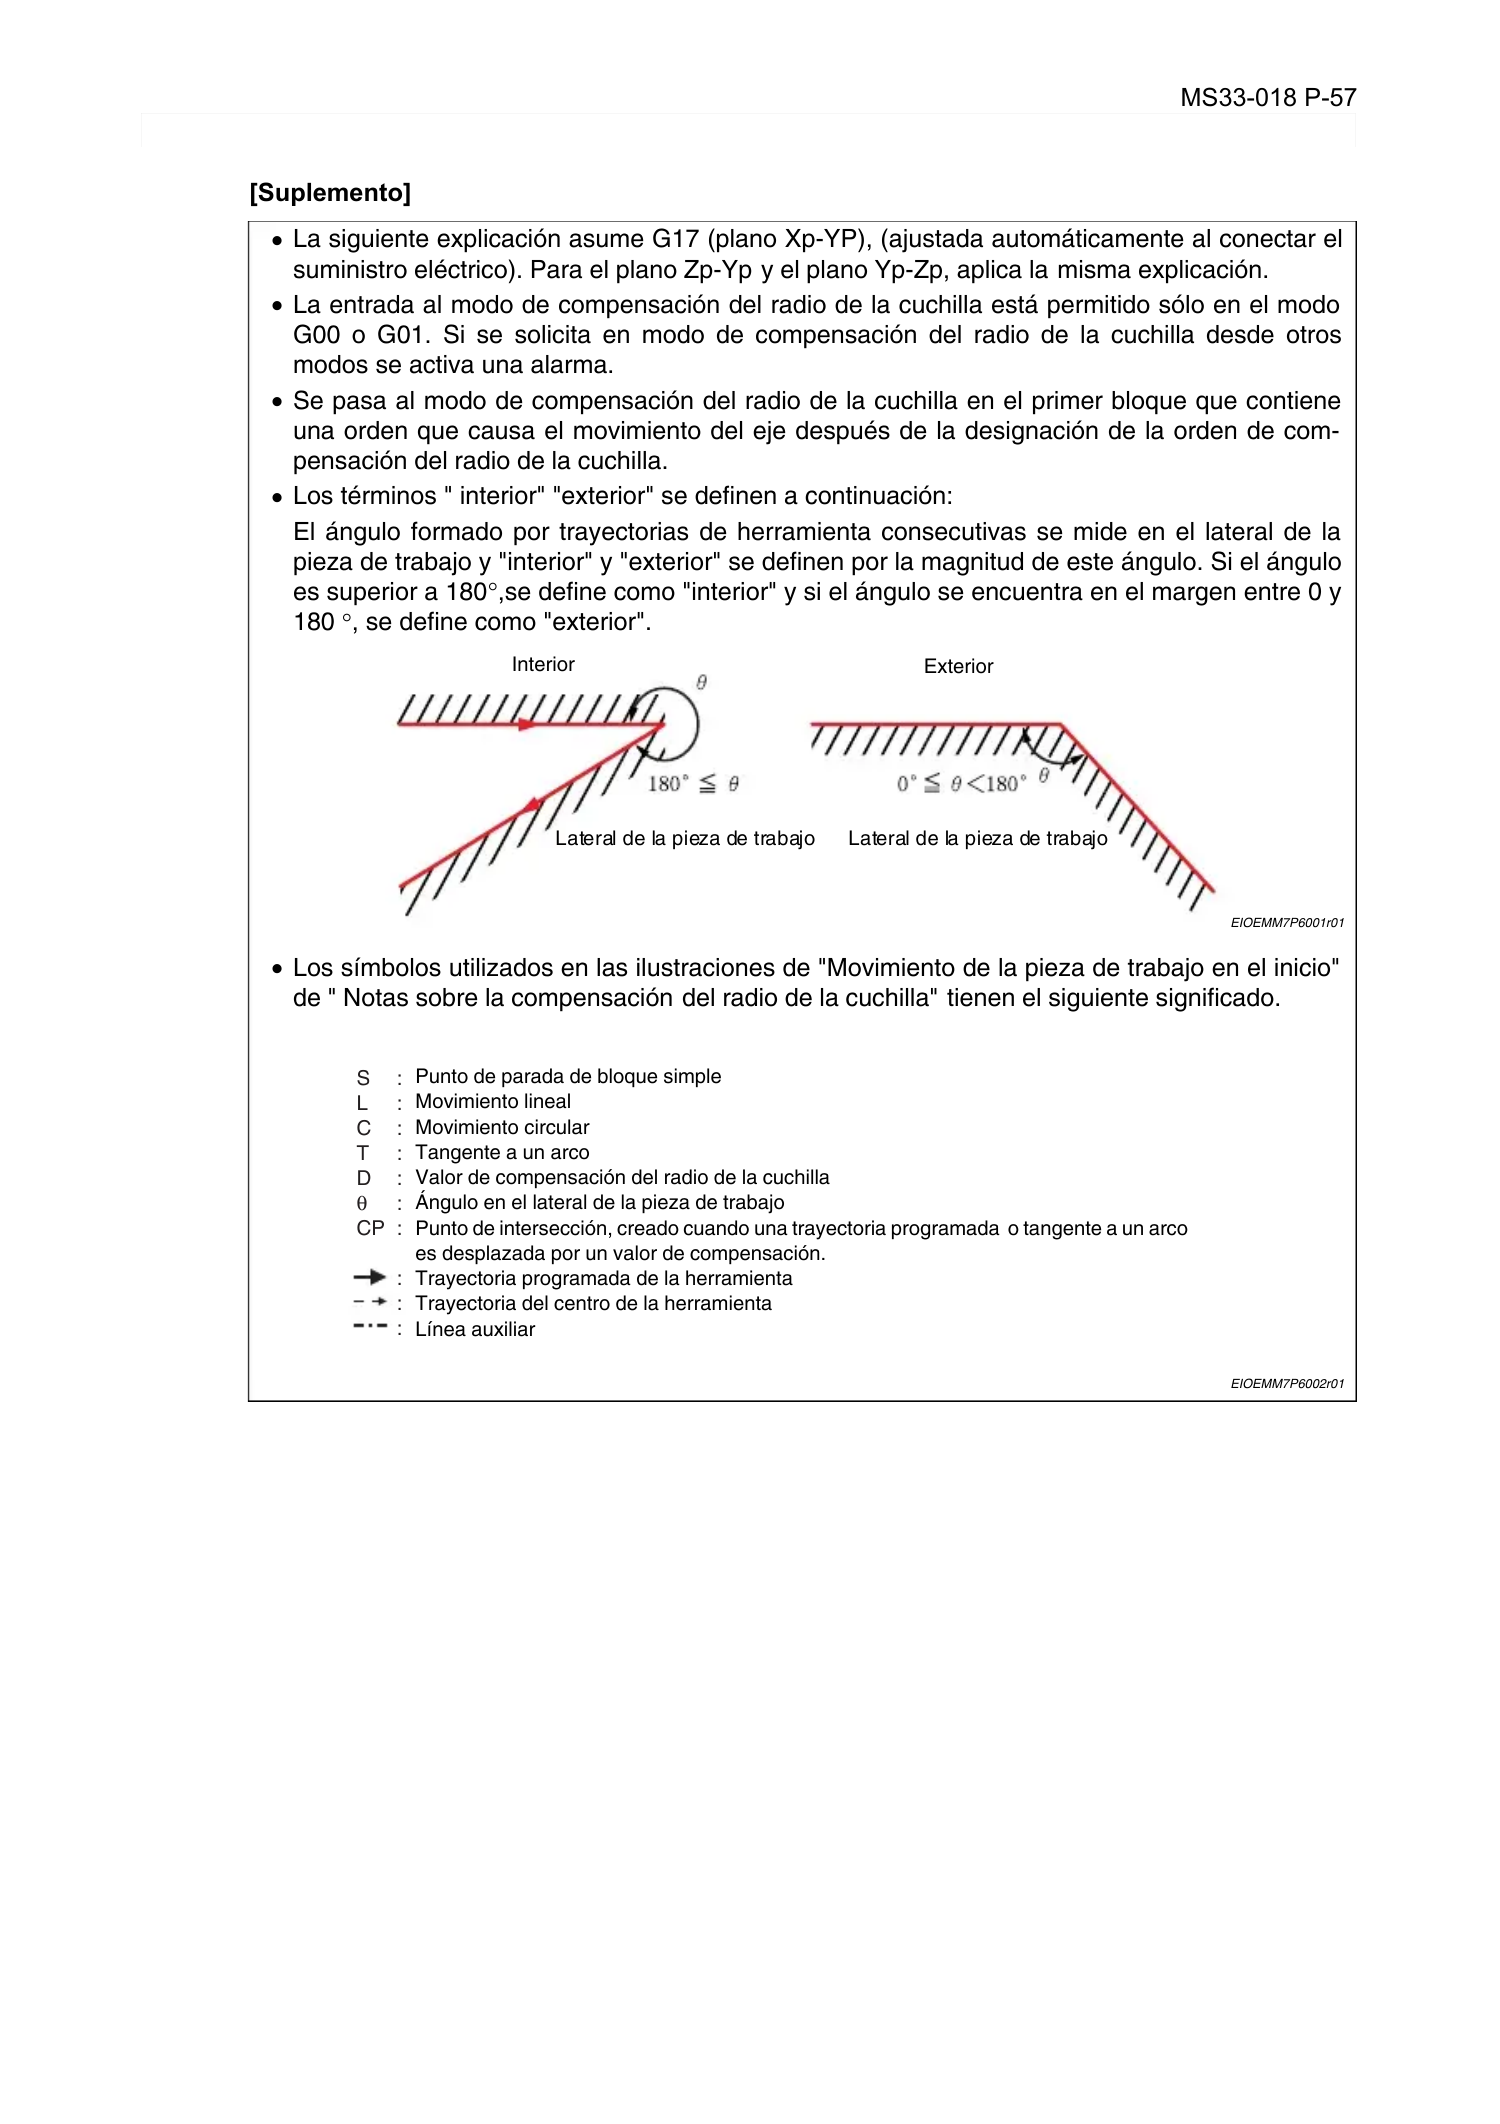
MS33-018 P-57
SECCIÓN 6 FUNCIONES DE DECALAJE
[Suplemento]
•
La siguiente explicación asume G17 (plano Xp-YP), (ajustada automáticamente al conectar el
suministro eléctrico). Para el plano Zp-Yp y el plano Yp-Zp, aplica la misma explicación.
• La entrada al modo de compensación del radio de la cuchilla está permitido sólo en el modo
G00 o G01. Si se solicita en modo de compensación del radio de la cuchilla desde otros
modos se activa una alarma.
• Se pasa al modo de compensación del radio de la cuchilla en el primer bloque que contiene
una orden que causa el movimiento del eje después de la designación de la orden de com-
pensación del radio de la cuchilla.
•
Los términos " interior" "exterior" se definen a continuación:
El ángulo formado por trayectorias de herramienta consecutivas se mide en el lateral de la
pieza de trabajo y "interior" y "exterior" se definen por la magnitud de este ángulo. Si el ángulo
es superior a 180
°
,se define como "interior" y si el ángulo se encuentra en el margen entre 0 y
180
°
, se define como "exterior".
EIOEMM7P6001r01
•
Los símbolos utilizados en las ilustraciones de "Movimiento de la pieza de trabajo en el inicio"
de " Notas sobre la compensación del radio de la cuchilla" tienen el siguiente significado.
EIOEMM7P6002r01
Interior
Exterior
Lateral de la pieza de trabajo Lateral de la pieza de trabajo
S
L
C
T
D
θ
CP
:
:
:
:
:
:
:
:
:
:
Punto de parada de bloque simple
Movimiento lineal
Movimiento circular
Tangente a un arco
Valor de compensación del radio de la cuchilla
Ángulo en el lateral de la pieza de trabajo
Punto de intersección, creado cuando una trayectoria programada o tangente a un arco
es desplazada por un valor de compensación.
Trayectoria programada de la herramienta
Trayectoria del centro de la herramienta
Línea auxiliar
Page 69
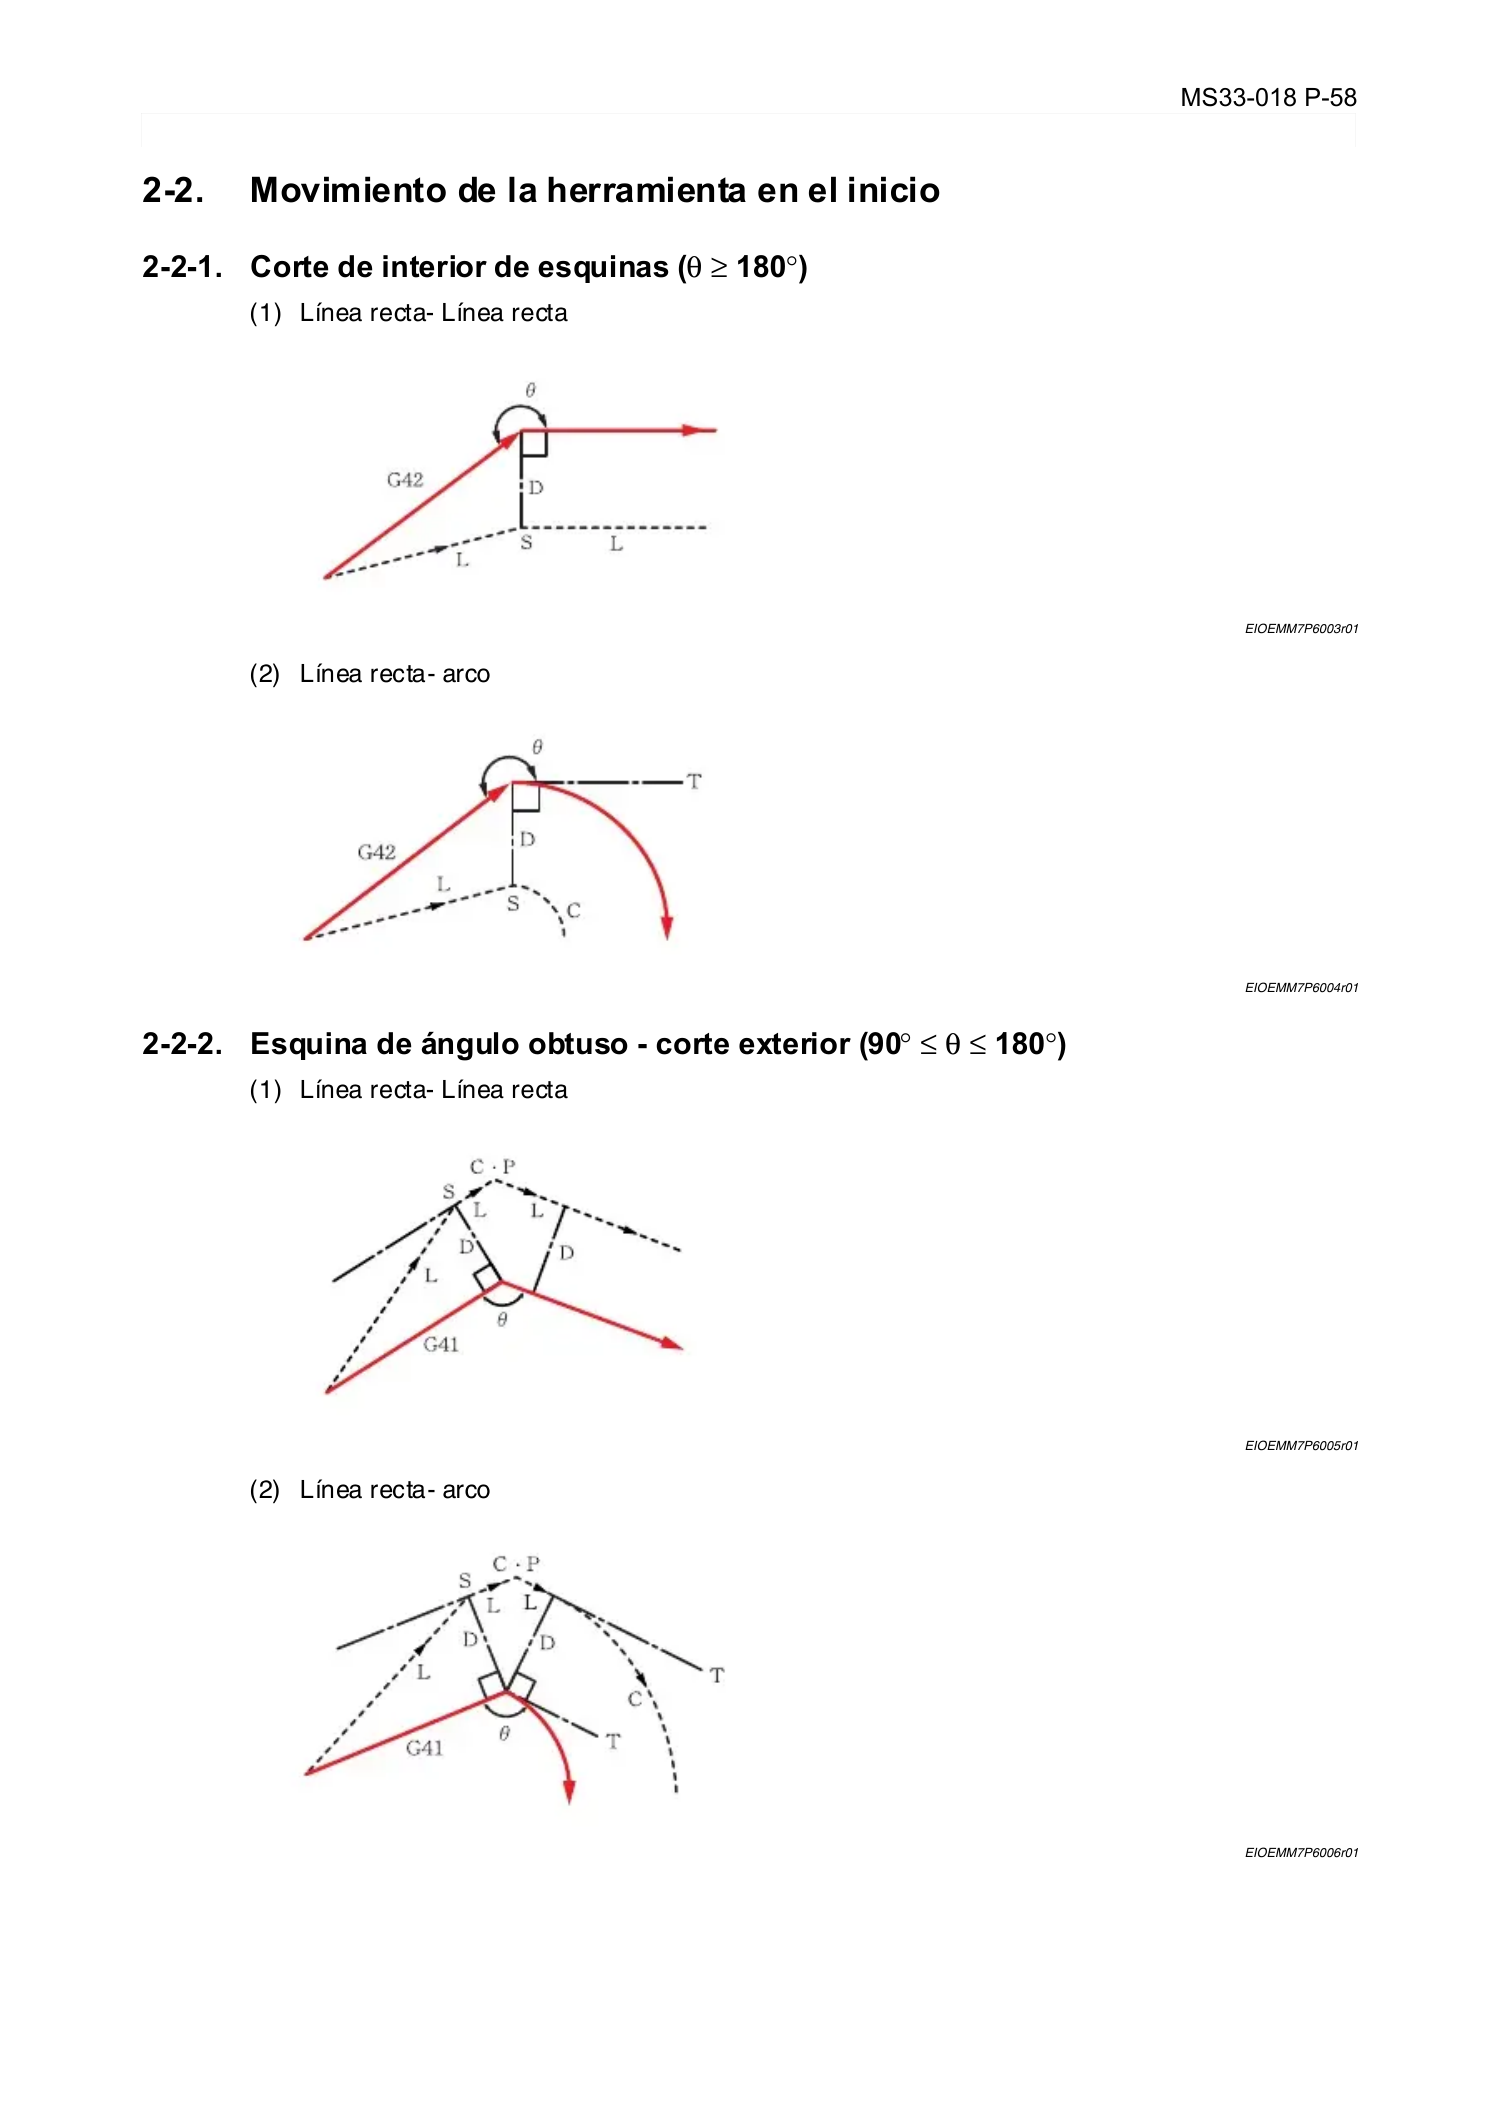
MS33-018 P-58
SECCIÓN 6 FUNCIONES DE DECALAJE
2-2. Movimiento de la herramienta en el inicio
2-2-1. Corte de interior de esquinas (
θ
≥
180
°
)
Eeoemm7p6003
(1) Línea recta- Línea recta
EIOEMM7P6003r01
(2) Línea recta- arco
EIOEMM7P6004r01
2-2-2. Esquina de ángulo obtuso - corte exterior (90
°
≤
θ
≤
180
°
)
Eeoemm7p6004
(1) Línea recta- Línea recta
EIOEMM7P6005r01
(2) Línea recta- arco
EIOEMM7P6006r01
Page 70
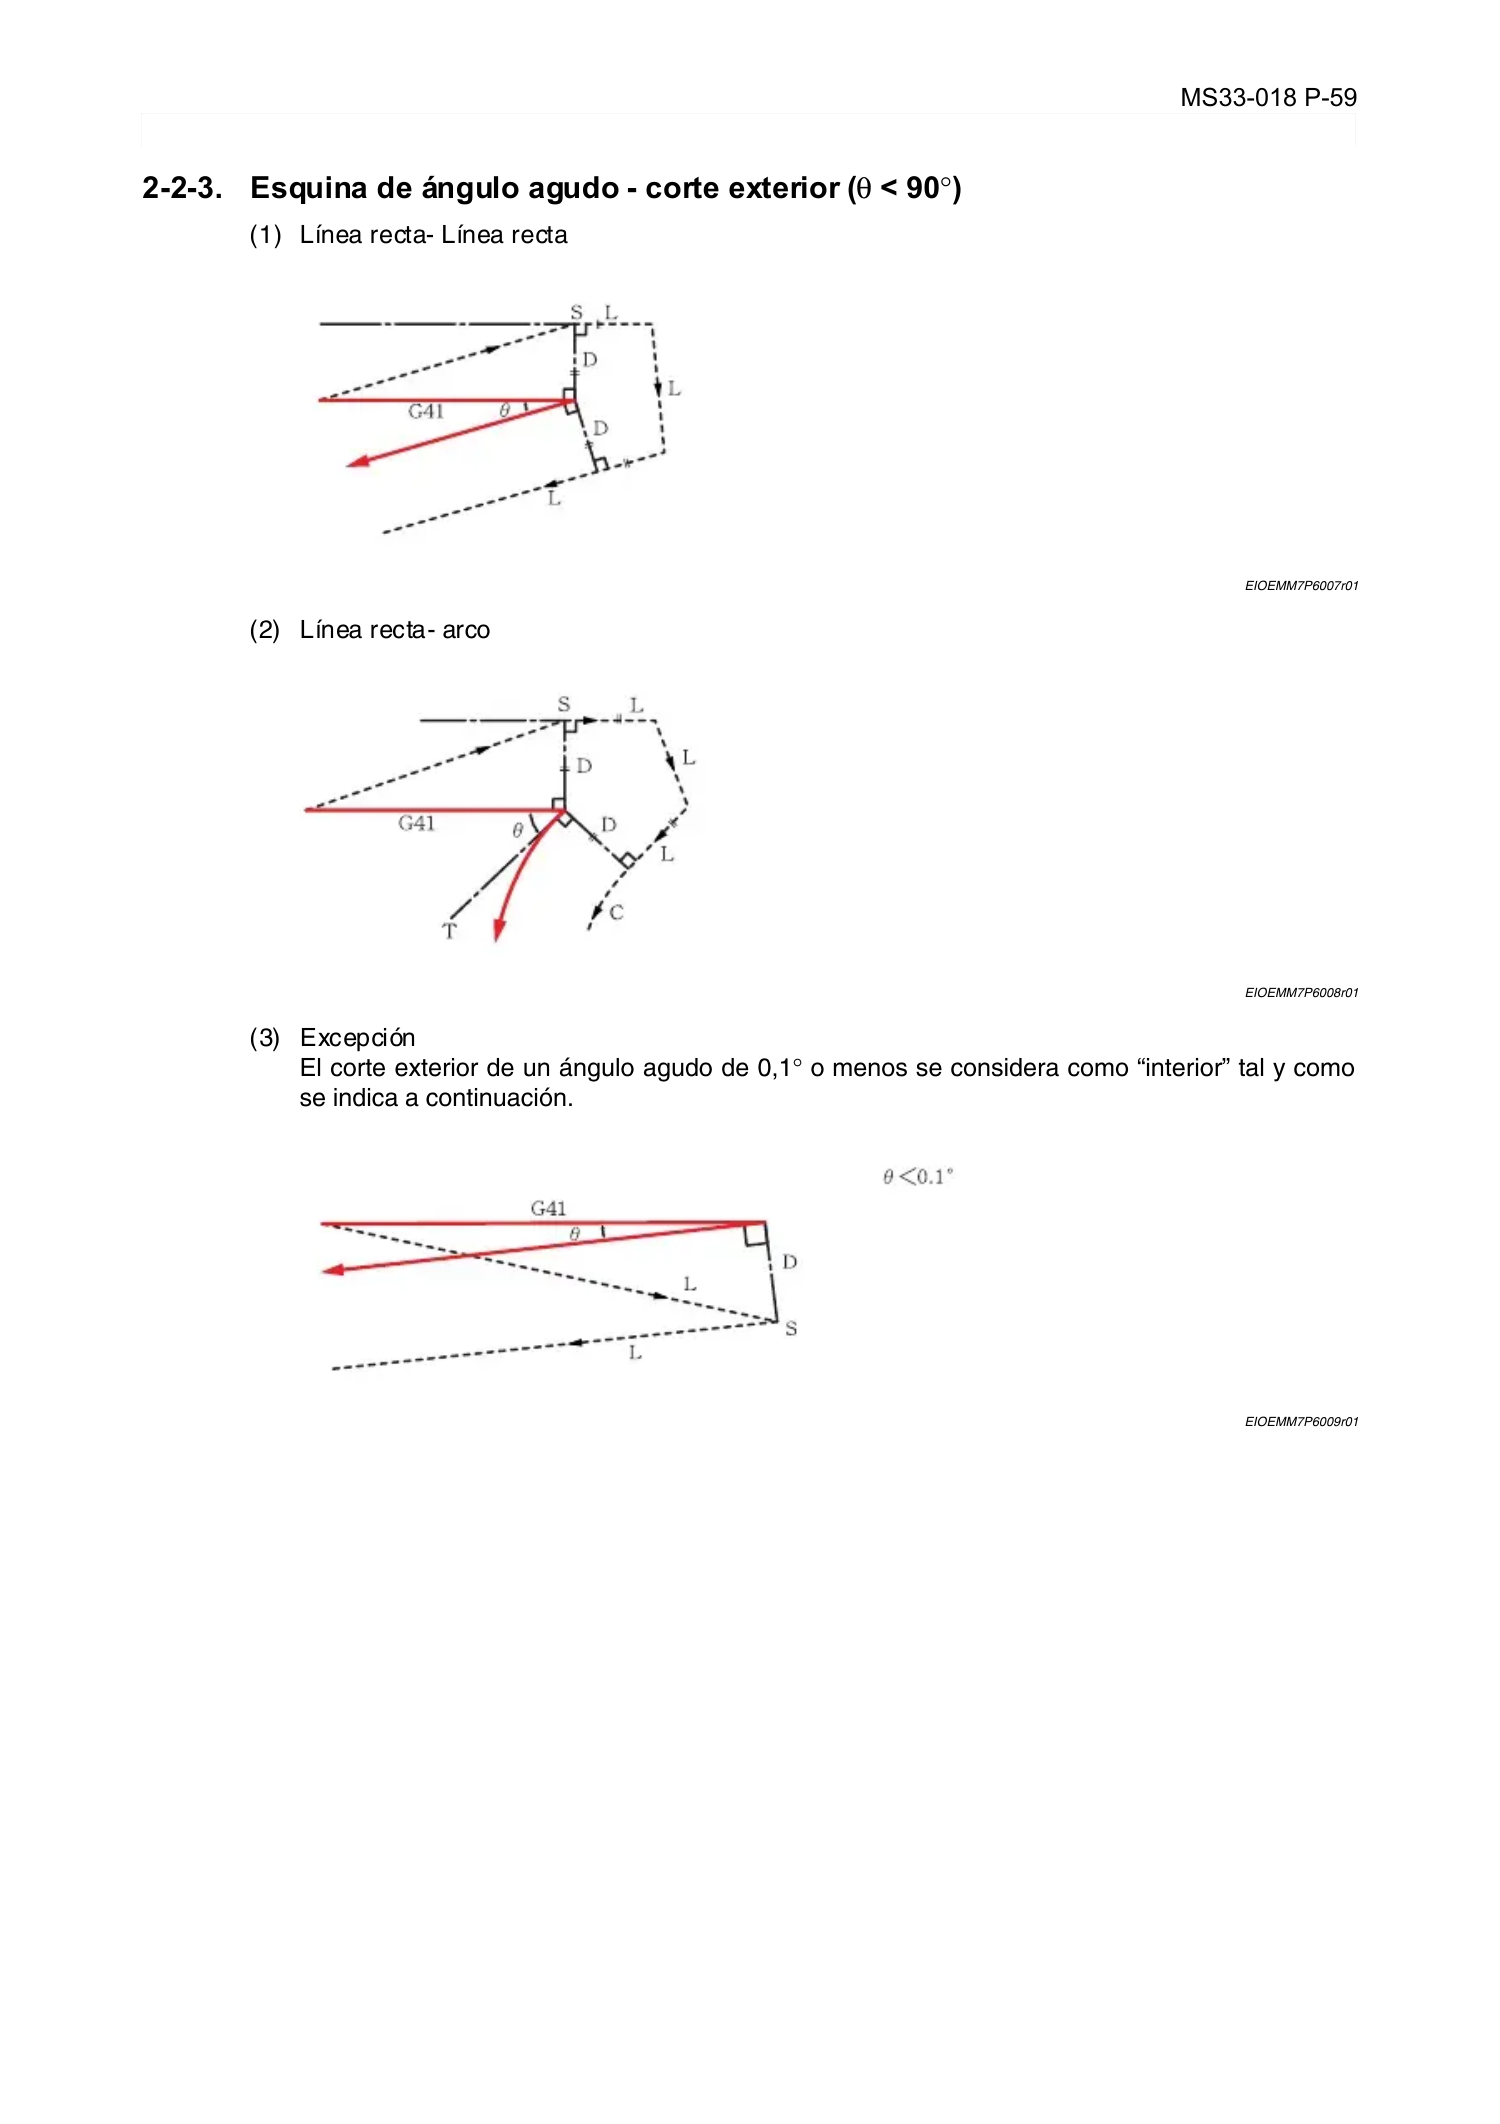
MS33-018 P-59
SECCIÓN 6 FUNCIONES DE DECALAJE
2-2-3. Esquina de ángulo agudo - corte exterior (θ< 90°)
Eeoemm7p6005
(1) Línea recta- Línea recta
EIOEMM7P6007r01
(2) Línea recta- arco
EIOEMM7P6008r01
(3) Excepción
El corte exterior de un ángulo agudo de 0,1
°
o menos se considera como “interior” tal y como
se indica a continuación.
EIOEMM7P6009r01
Page 71
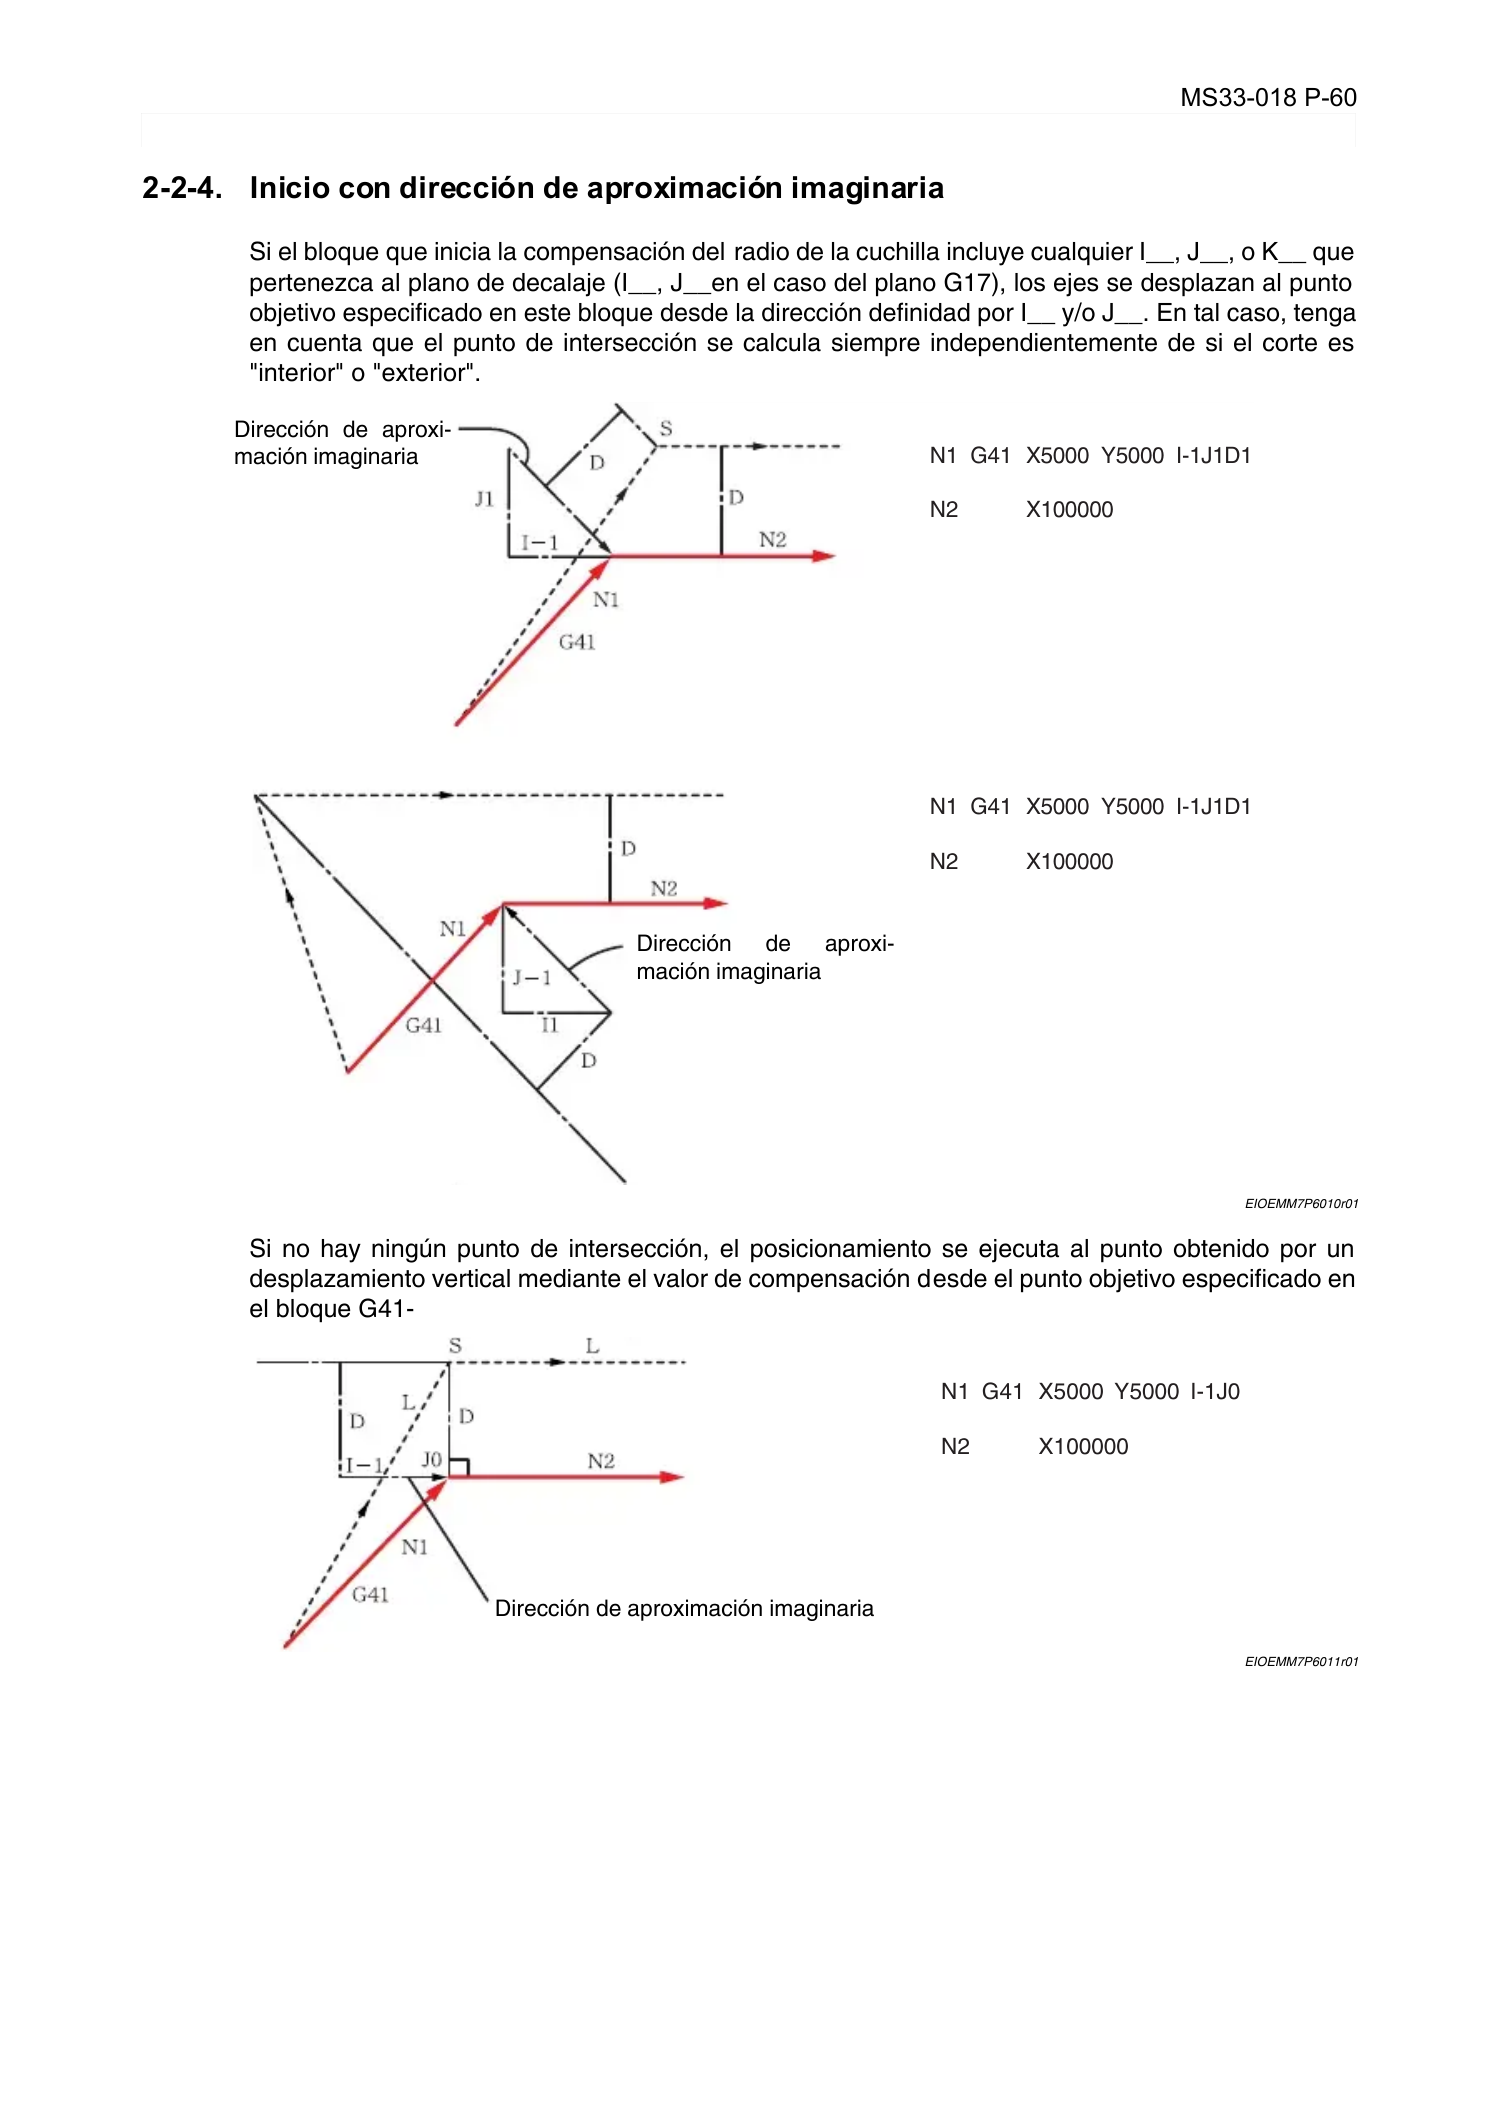
MS33-018 P-60
SECCIÓN 6 FUNCIONES DE DECALAJE
2-2-4. Inicio con dirección de aproximación imaginaria
Eeoemm7p6006
Si el bloque que inicia la compensación del radio de la cuchilla incluye cualquier I__, J__, o K__ que
pertenezca al plano de decalaje (I__, J__en el caso del plano G17), los ejes se desplazan al punto
objetivo especificado en este bloque desde la dirección definidad por I__ y/o J__. En tal caso, tenga
en cuenta que el punto de intersección se calcula siempre independientemente de si el corte es
"interior" o "exterior".
EIOEMM7P6010r01
Si no hay ningún punto de intersección, el posicionamiento se ejecuta al punto obtenido por un
desplazamiento vertical mediante el valor de compensación desde el punto objetivo especificado en
el bloque G41-
EIOEMM7P6011r01
X5000 Y5000 I-1J1D1
X100000
N1 G41
N2
X5000 Y5000 I-1J1D1
X100000
N1 G41
N2
Dirección de aproxi-
mación imaginaria
Dirección de aproxi-
mación imaginaria
X5000 Y5000 I-1J0
X100000
N1 G41
N2
Dirección de aproximación imaginaria
Page 72
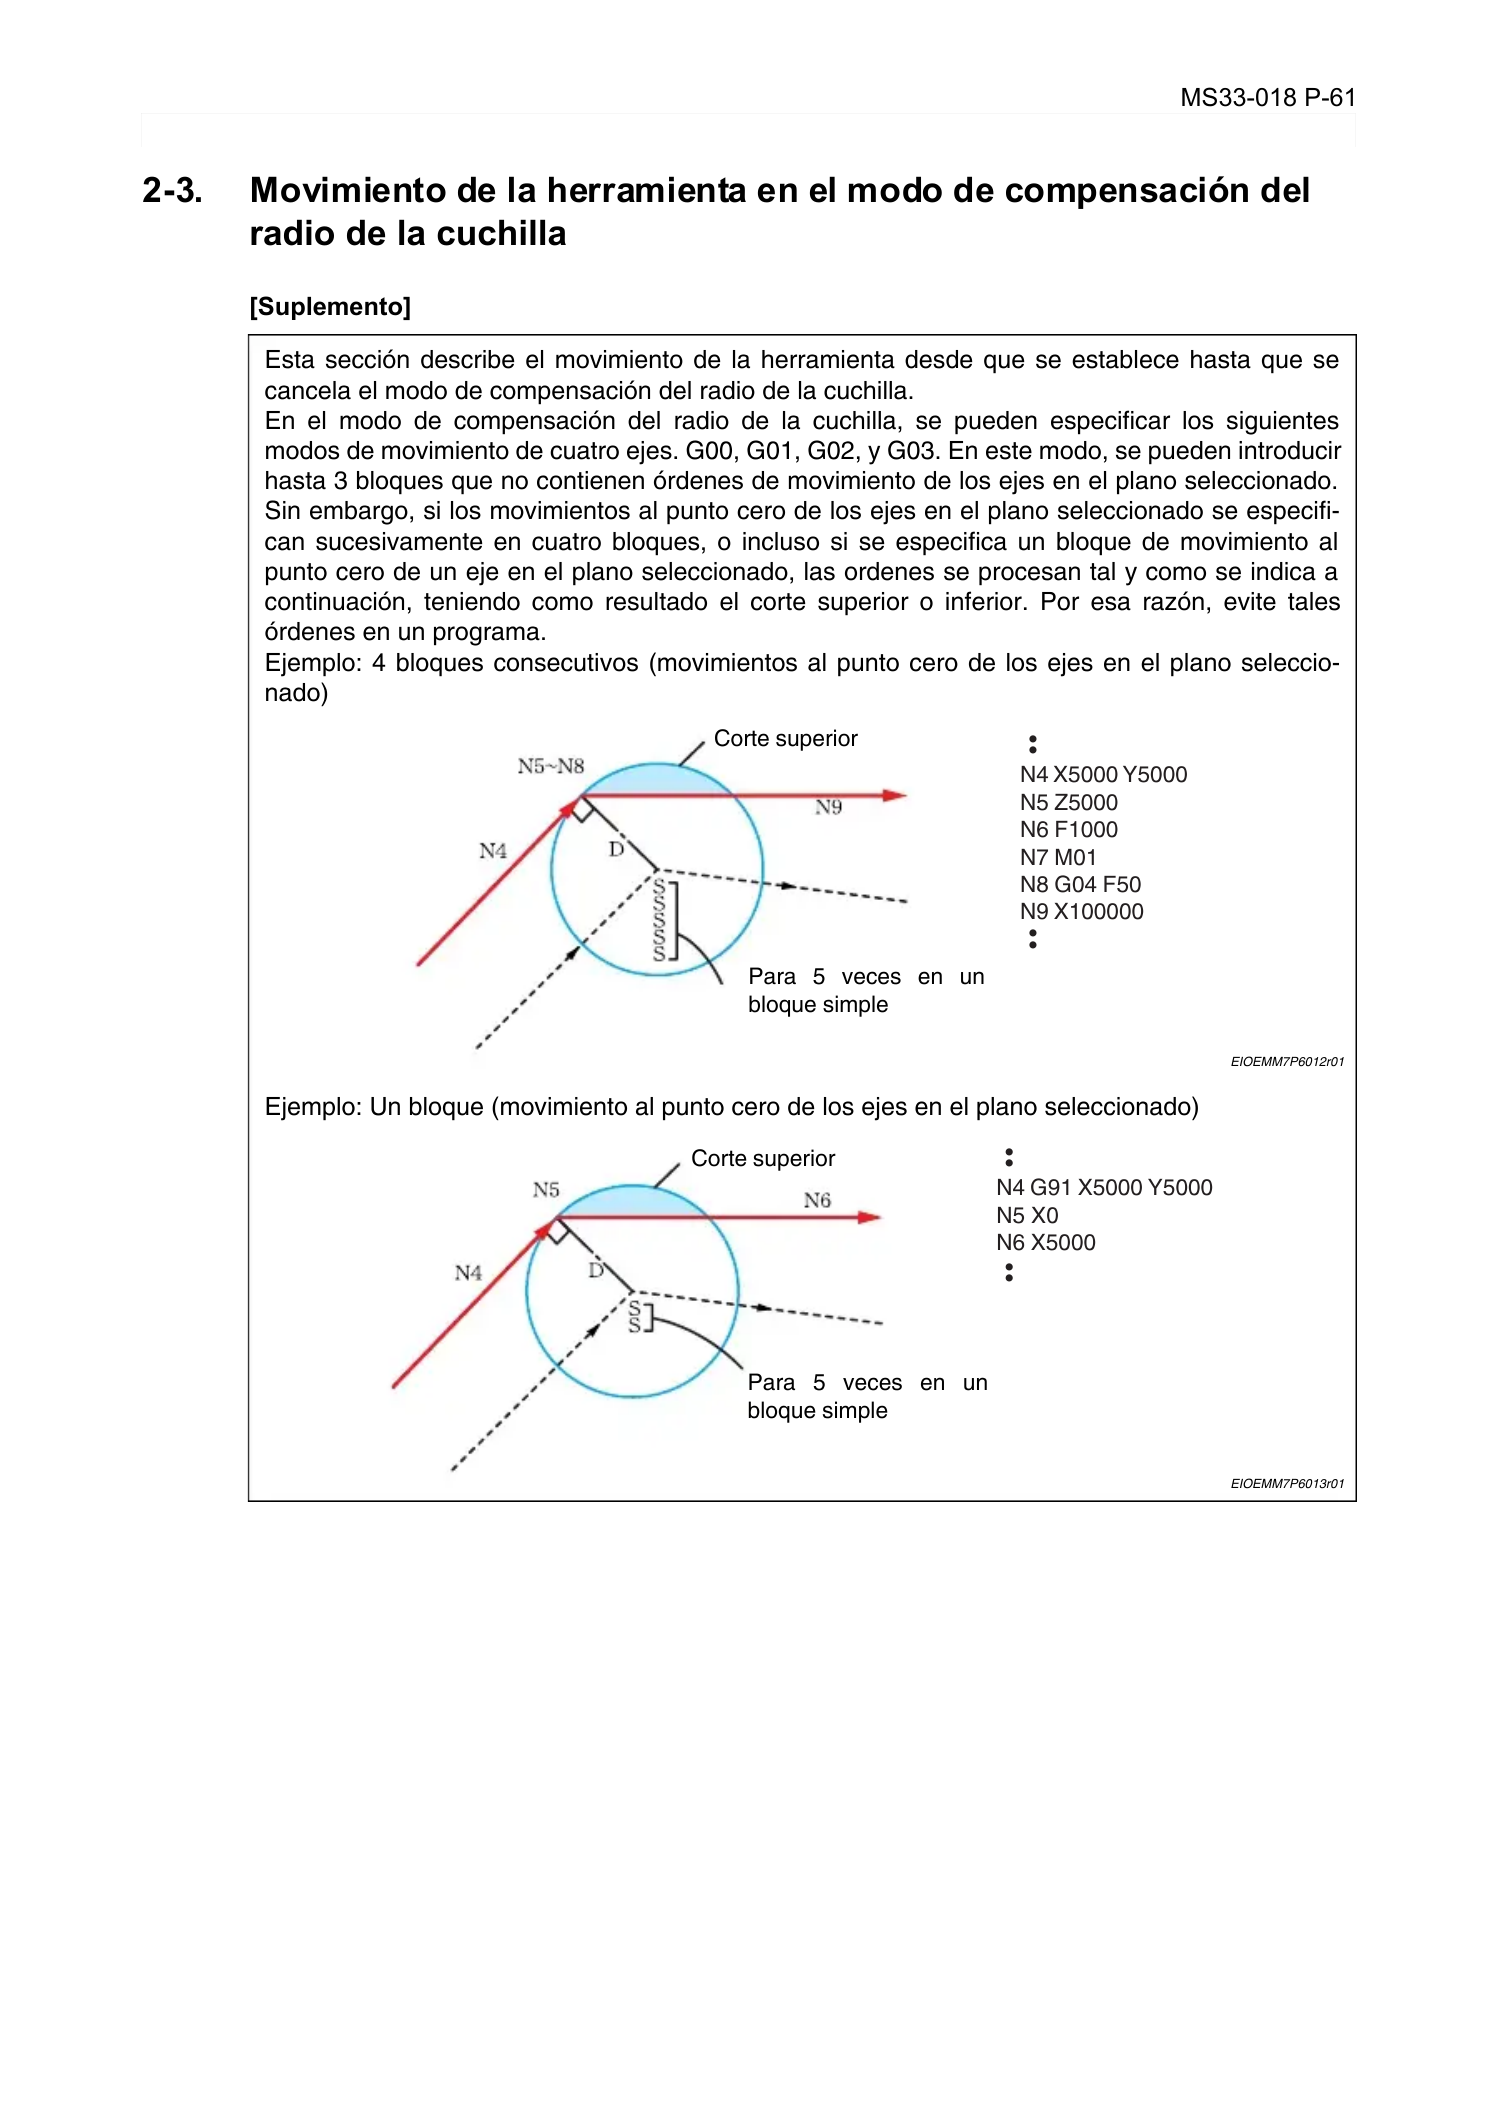
MS33-018 P-61
SECCIÓN 6 FUNCIONES DE DECALAJE
2-3. Movimiento de la herramienta en el modo de compensación del
radio de la cuchilla
Eeoemm7p6007
[Suplemento]
Esta sección describe el movimiento de la herramienta desde que se establece hasta que se
cancela el modo de compensación del radio de la cuchilla.
En el modo de compensación del radio de la cuchilla, se pueden especificar los siguientes
modos de movimiento de cuatro ejes. G00, G01, G02, y G03. En este modo, se pueden introducir
hasta 3 bloques que no contienen órdenes de movimiento de los ejes en el plano seleccionado.
Sin embargo, si los movimientos al punto cero de los ejes en el plano seleccionado se especifi-
can sucesivamente en cuatro bloques, o incluso si se especifica un bloque de movimiento al
punto cero de un eje en el plano seleccionado, las ordenes se procesan tal y como se indica a
continuación, teniendo como resultado el corte superior o inferior. Por esa razón, evite tales
órdenes en un programa.
Ejemplo: 4 bloques consecutivos (movimientos al punto cero de los ejes en el plano seleccio-
nado)
EIOEMM7P6012r01
Ejemplo: Un bloque (movimiento al punto cero de los ejes en el plano seleccionado)
EIOEMM7P6013r01
•
•
•
•
N4 X5000 Y5000
N5 Z5000
N6 F1000
N7 M01
N8 G04 F50
N9 X100000
Para 5 veces en un
bloque simple
Corte superior
•
•
•
•
N4 G91 X5000 Y5000
N5 X0
N6 X5000
Corte superior
Para 5 veces en un
bloque simple
Page 73
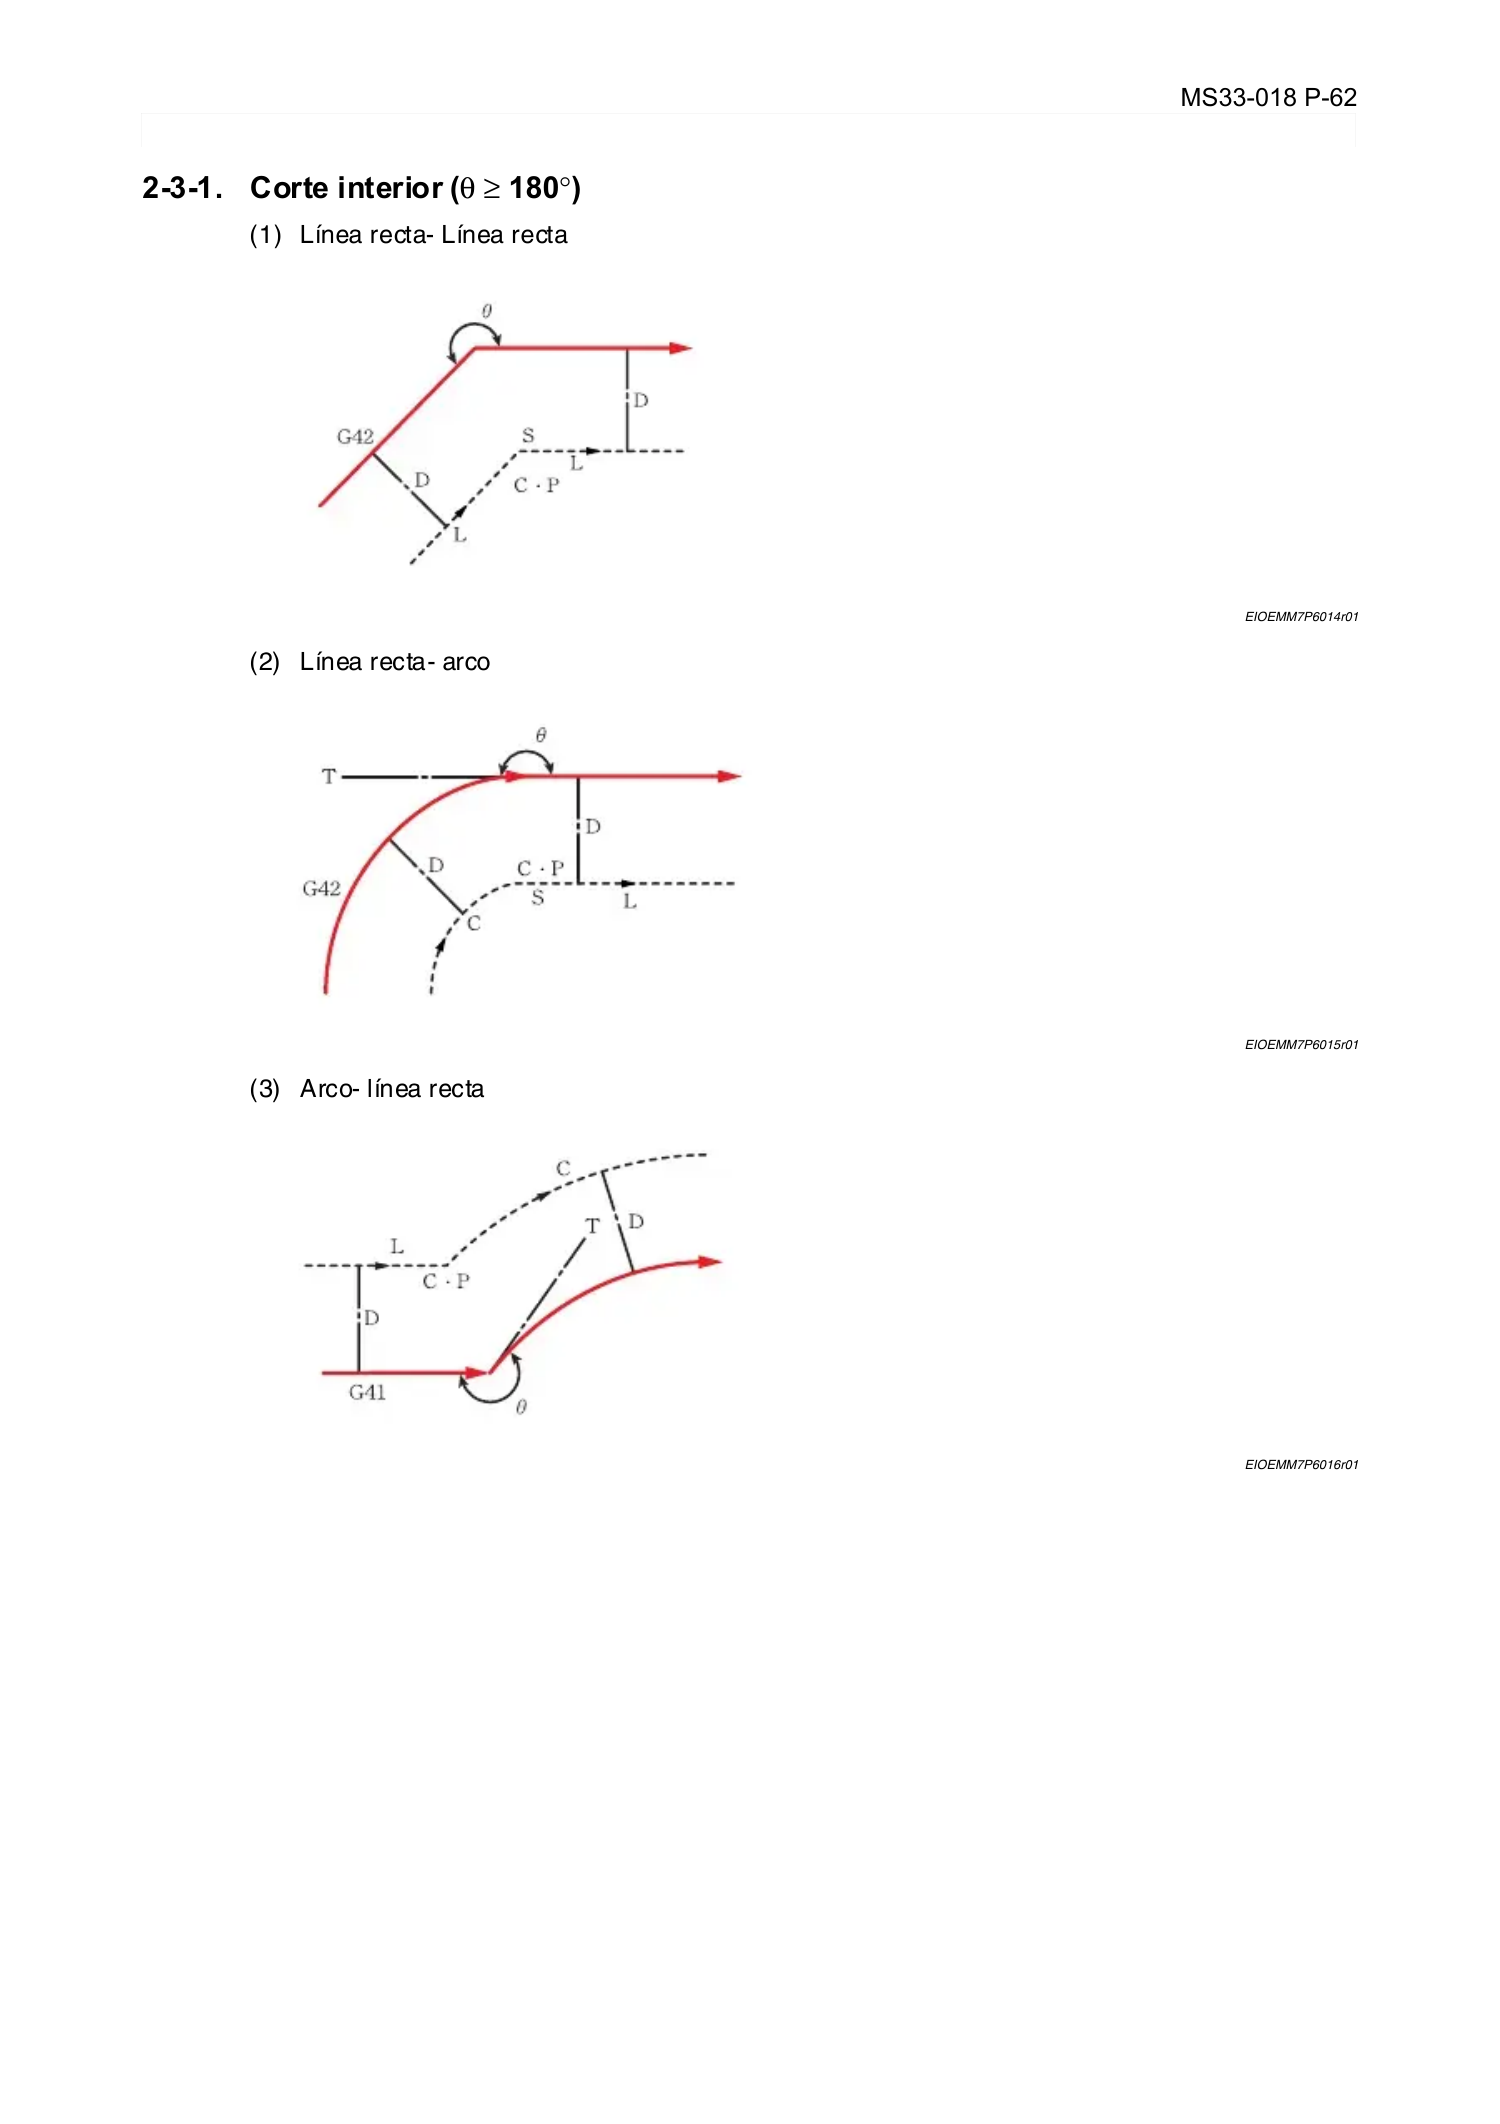
MS33-018 P-62
SECCIÓN 6 FUNCIONES DE DECALAJE
2-3-1. Corte interior (θ≥180°)
Eeoemm7p6008
(1) Línea recta- Línea recta
EIOEMM7P6014r01
(2) Línea recta- arco
EIOEMM7P6015r01
(3) Arco- línea recta
EIOEMM7P6016r01
Page 74
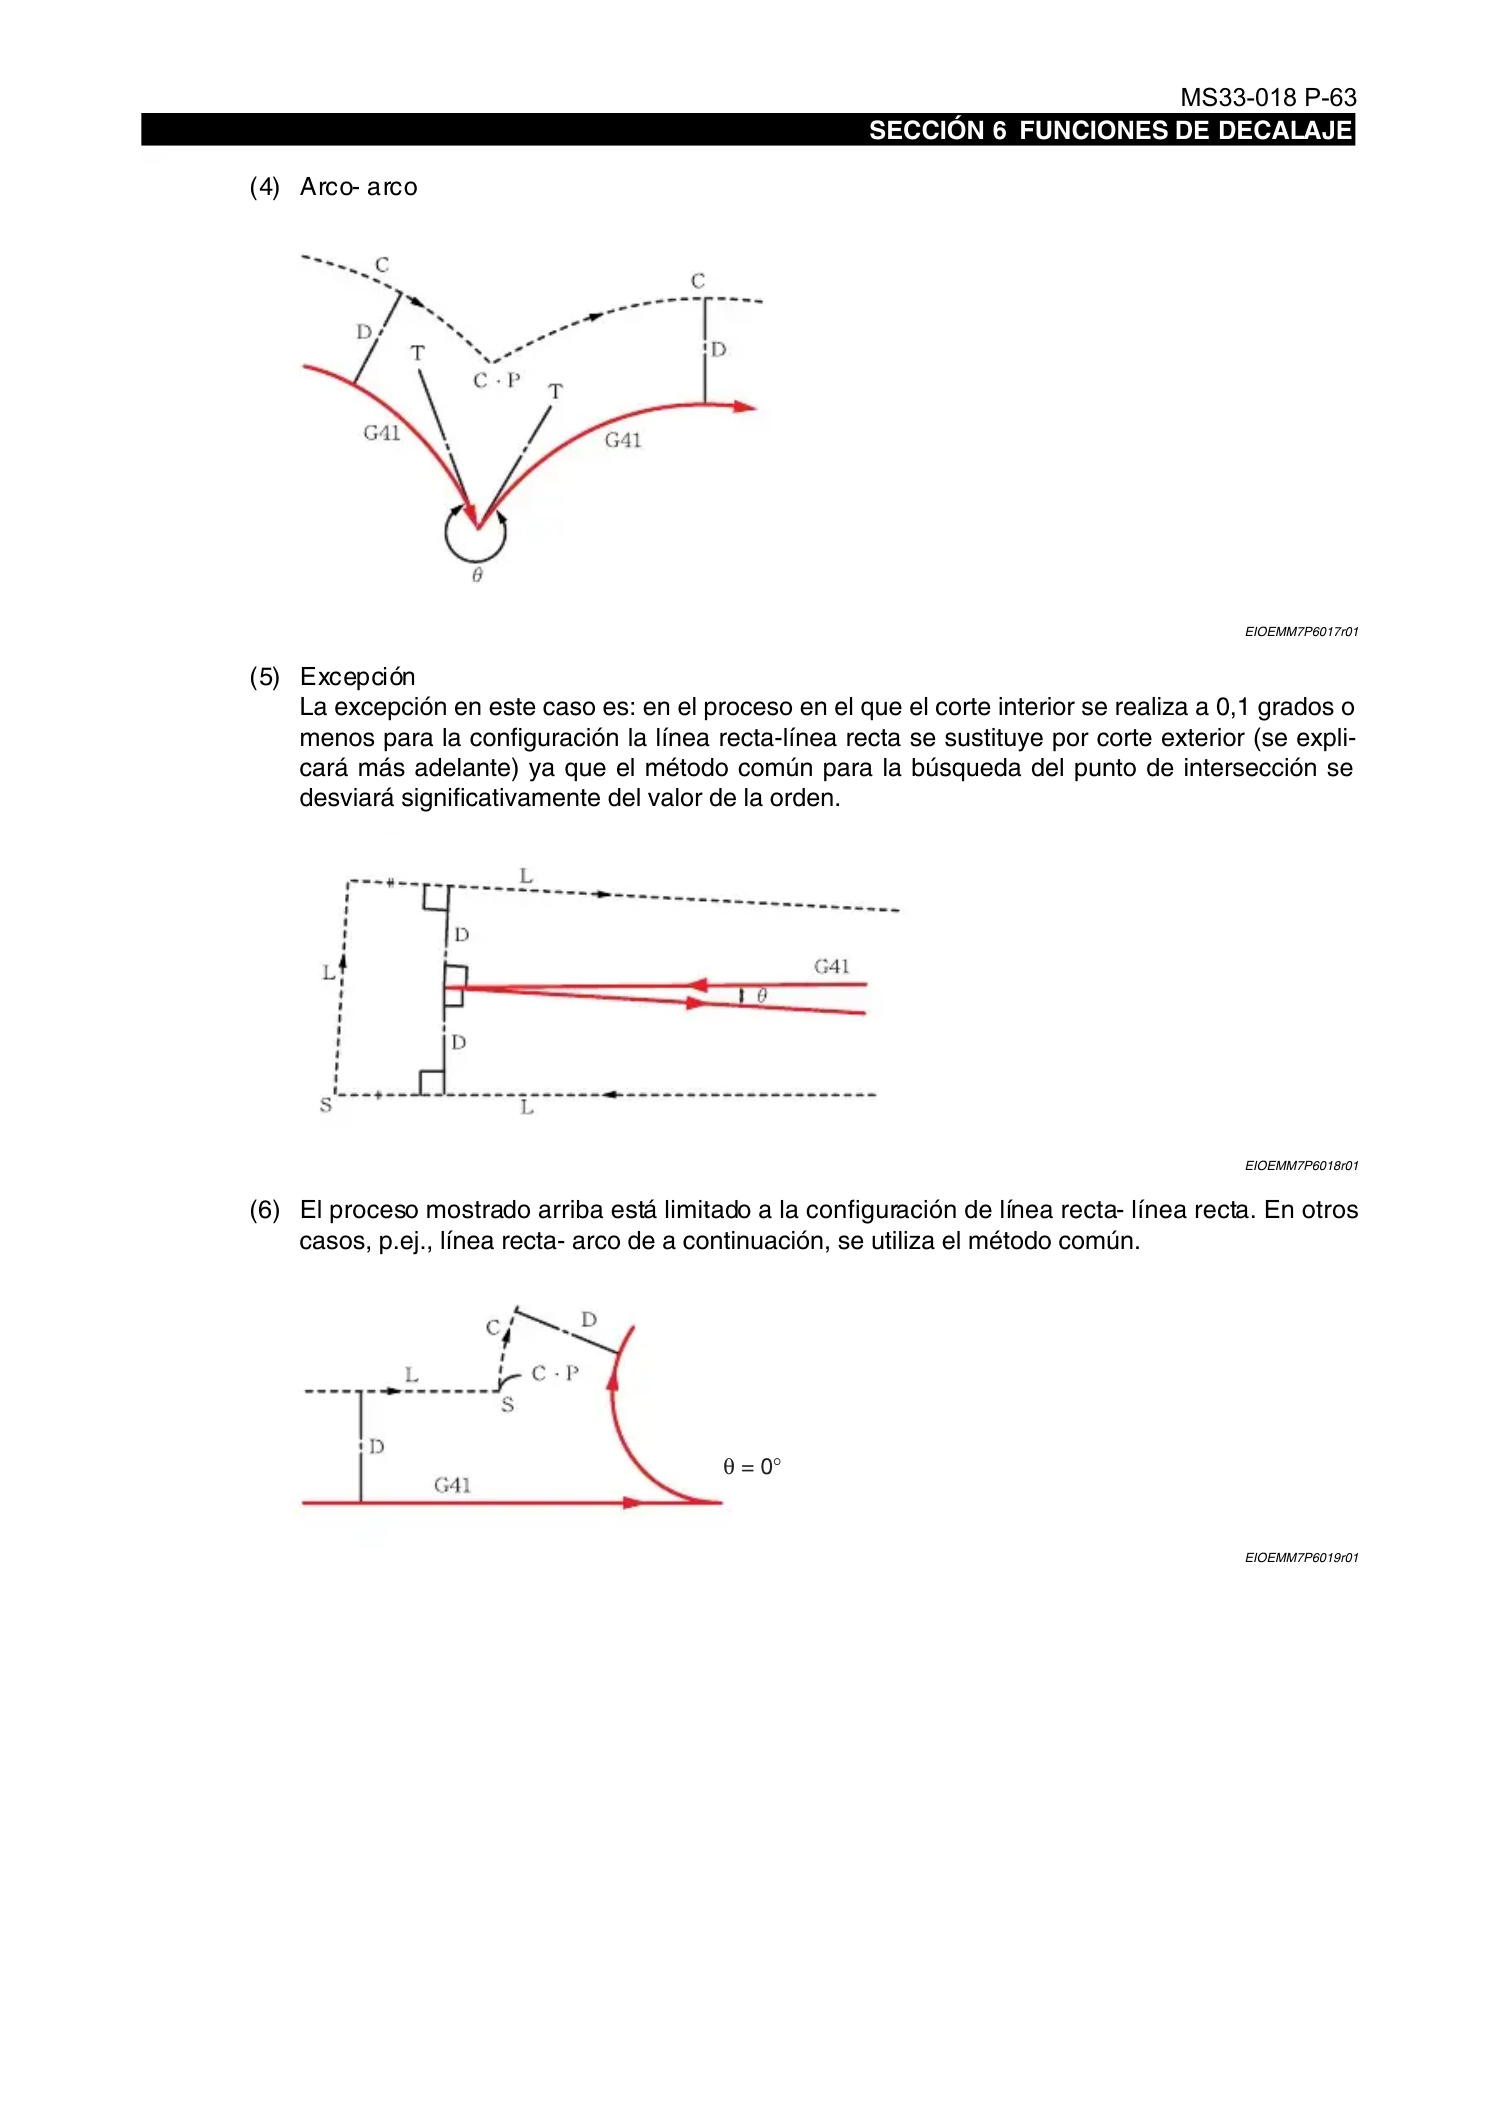
MS33-018 P-63
SECCIÓN 6 FUNCIONES DE DECALAJE
(4) Arco- arco
EIOEMM7P6017r01
(5) Excepción
La excepción en este caso es: en el proceso en el que el corte interior se realiza a 0,1 grados o
menos para la configuración la línea recta-línea recta se sustituye por corte exterior (se expli-
cará más adelante) ya que el método común para la búsqueda del punto de intersección se
desviará significativamente del valor de la orden.
EIOEMM7P6018r01
(6) El proceso mostrado arriba está limitado a la configuración de línea recta- línea recta. En otros
casos, p.ej., línea recta- arco de a continuación, se utiliza el método común.
EIOEMM7P6019r01
θ= 0°
Page 75
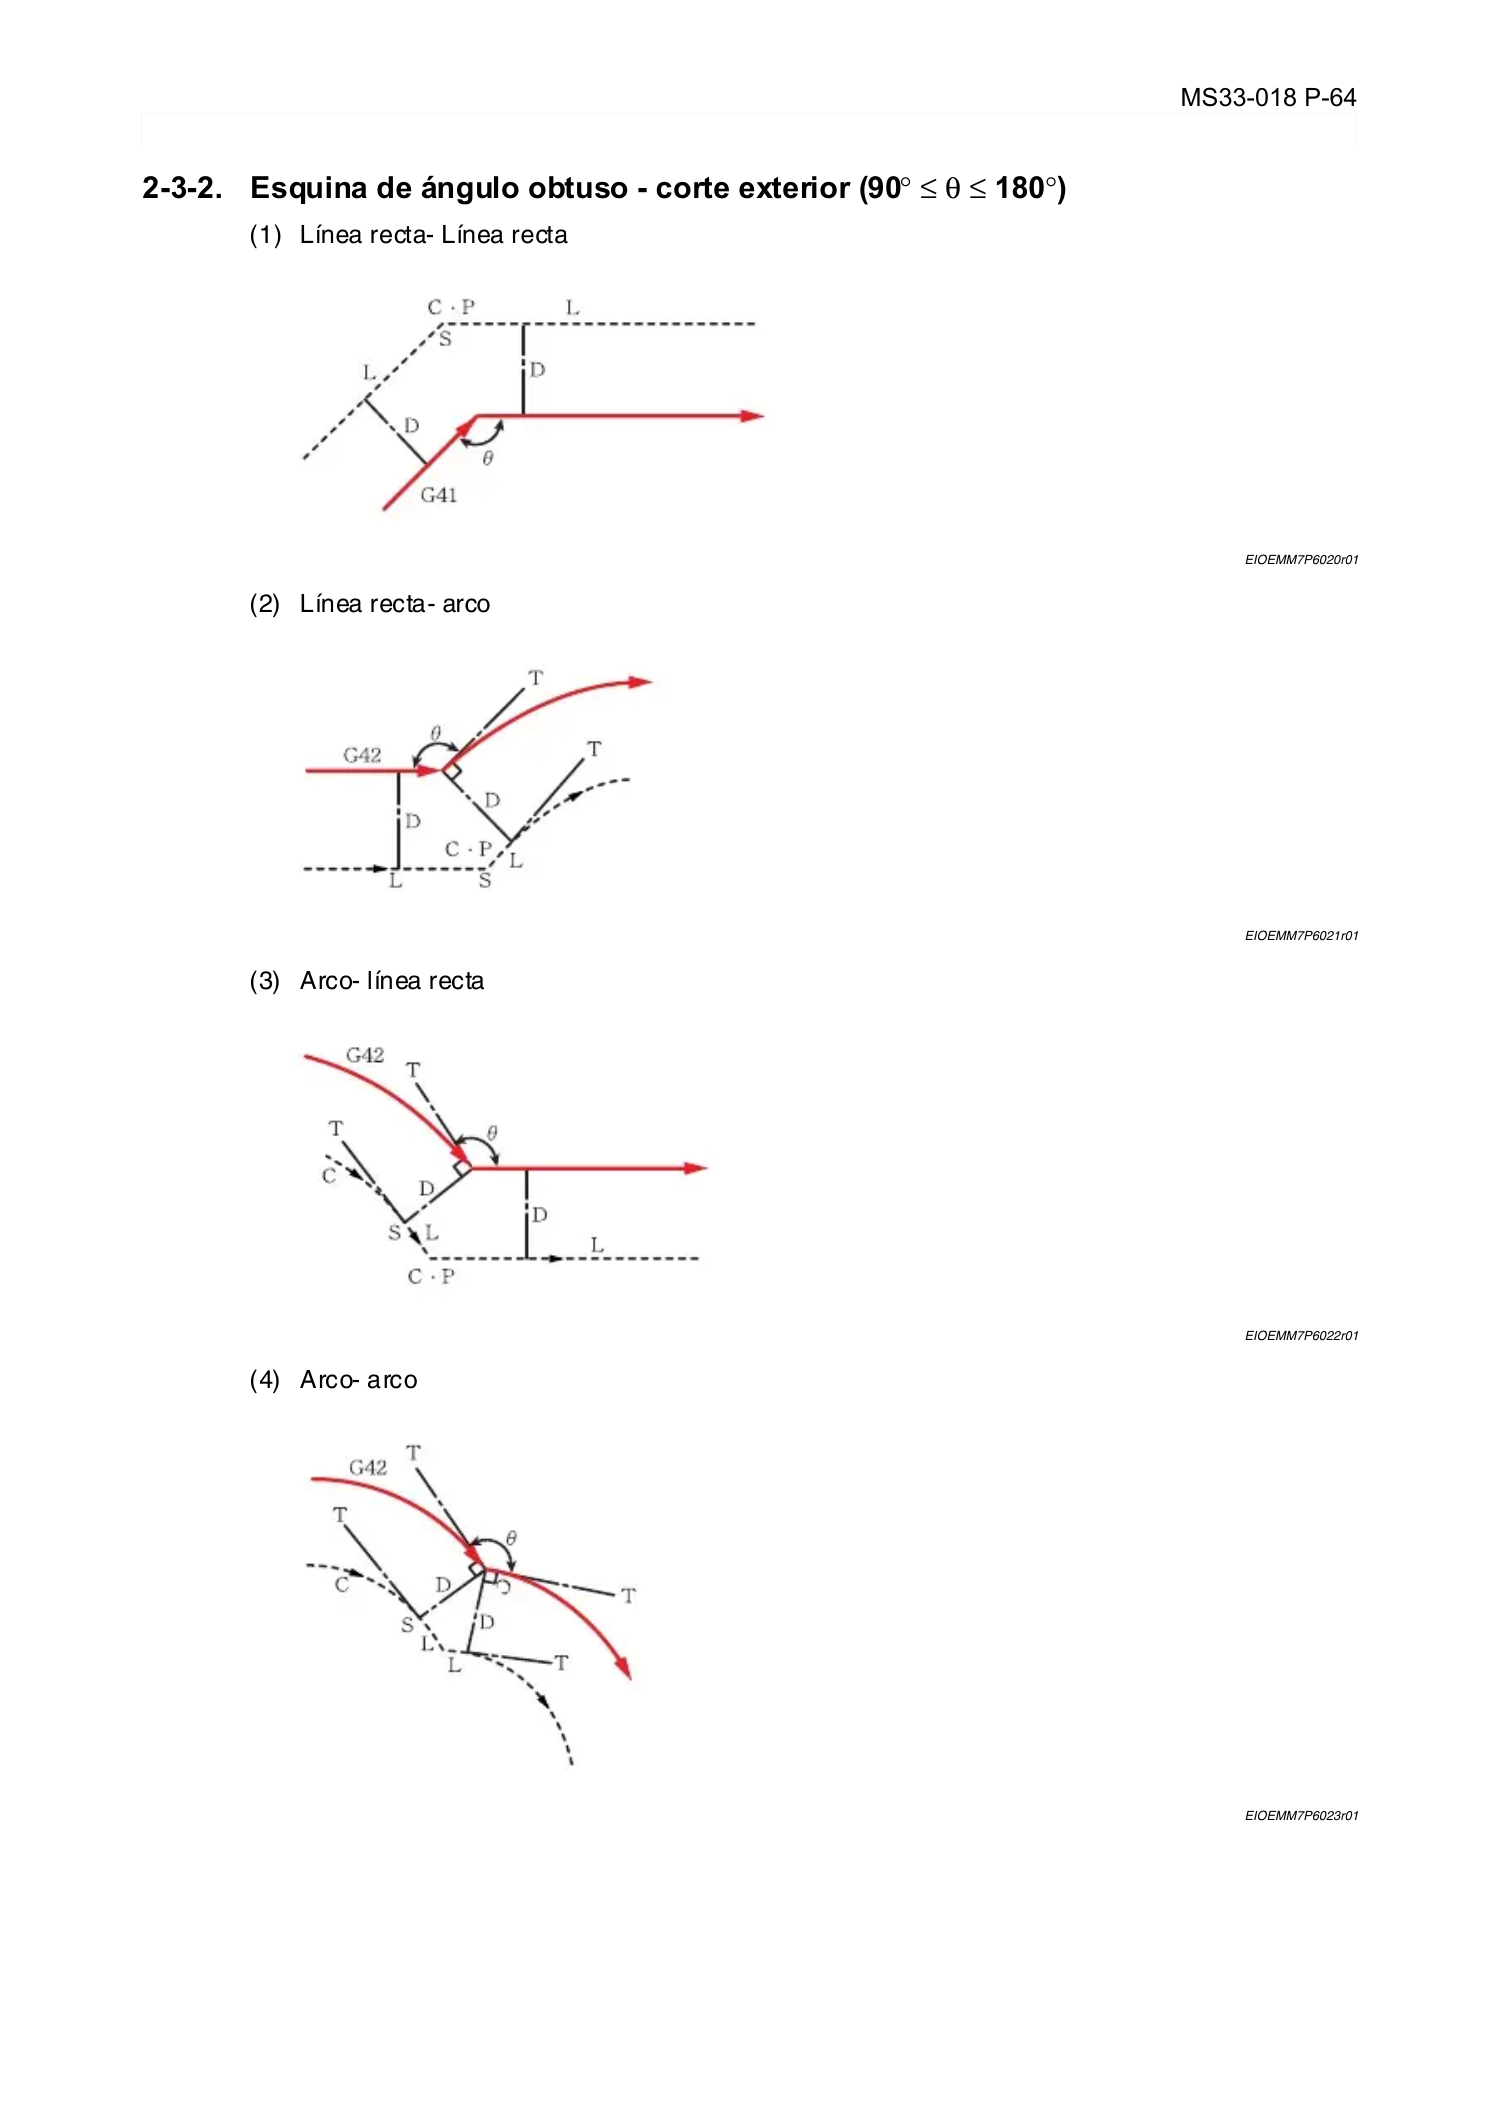
MS33-018 P-64
SECCIÓN 6 FUNCIONES DE DECALAJE
2-3-2. Esquina de ángulo obtuso - corte exterior (90°≤θ≤180°)
Eeoemm7p6009
(1) Línea recta- Línea recta
EIOEMM7P6020r01
(2) Línea recta- arco
EIOEMM7P6021r01
(3) Arco- línea recta
EIOEMM7P6022r01
(4) Arco- arco
EIOEMM7P6023r01
Page 76
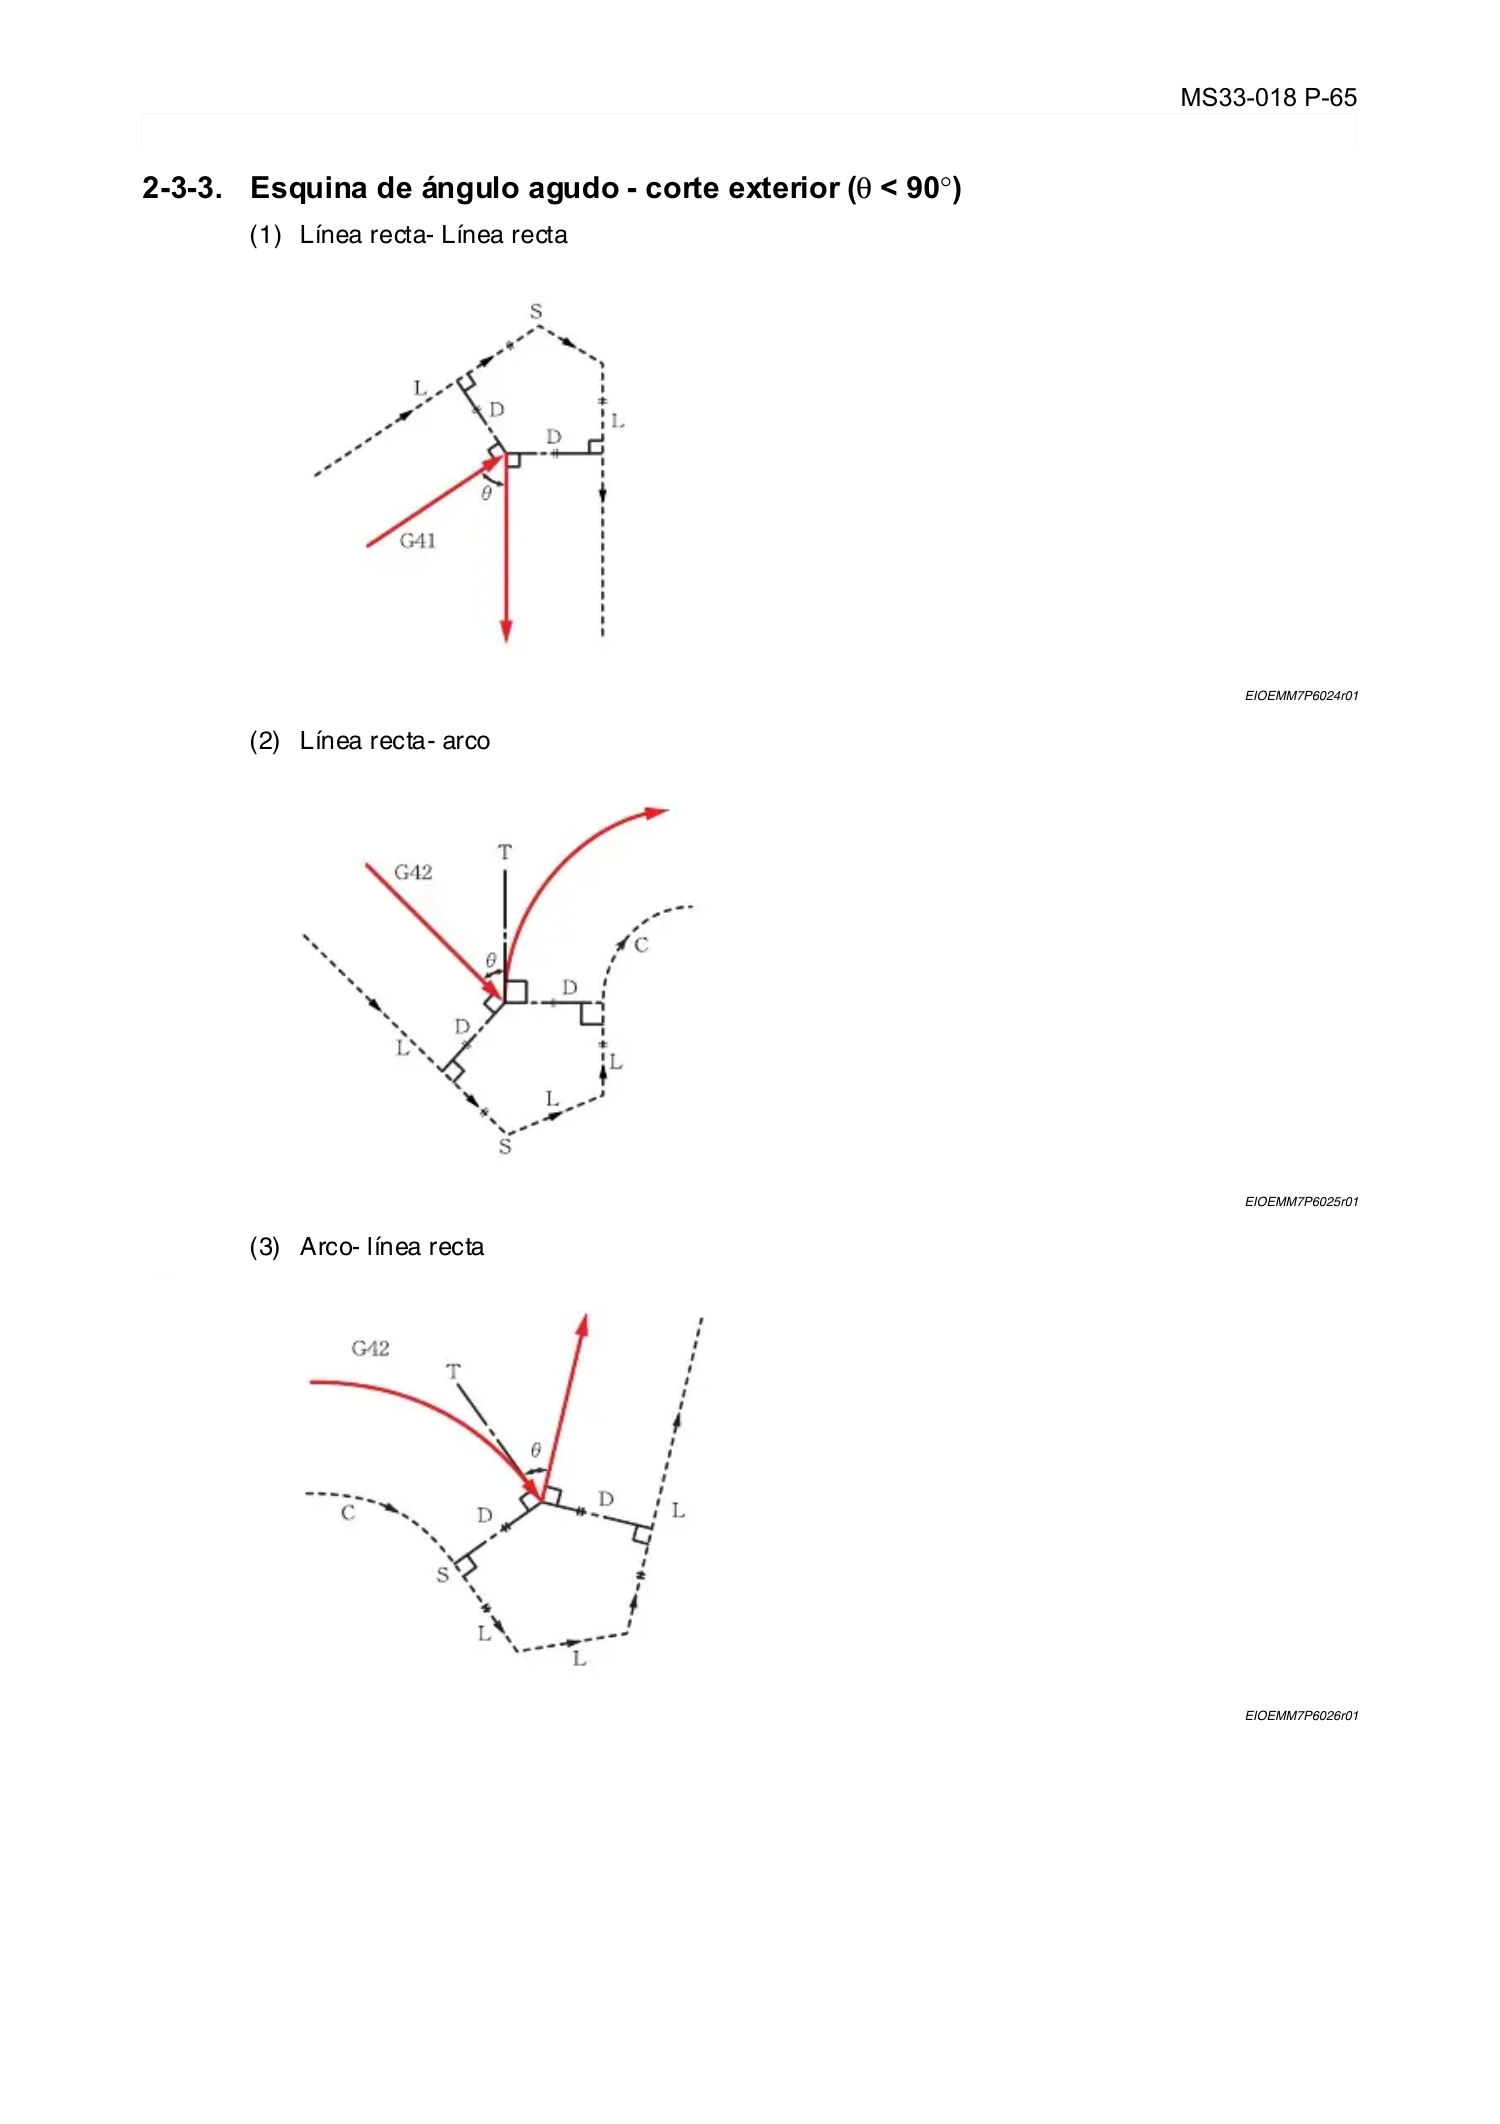
MS33-018 P-65
SECCIÓN 6 FUNCIONES DE DECALAJE
2-3-3. Esquina de ángulo agudo - corte exterior (θ< 90°)
Eeoemm7p6010
(1) Línea recta- Línea recta
EIOEMM7P6024r01
(2) Línea recta- arco
EIOEMM7P6025r01
(3) Arco- línea recta
EIOEMM7P6026r01
Page 77
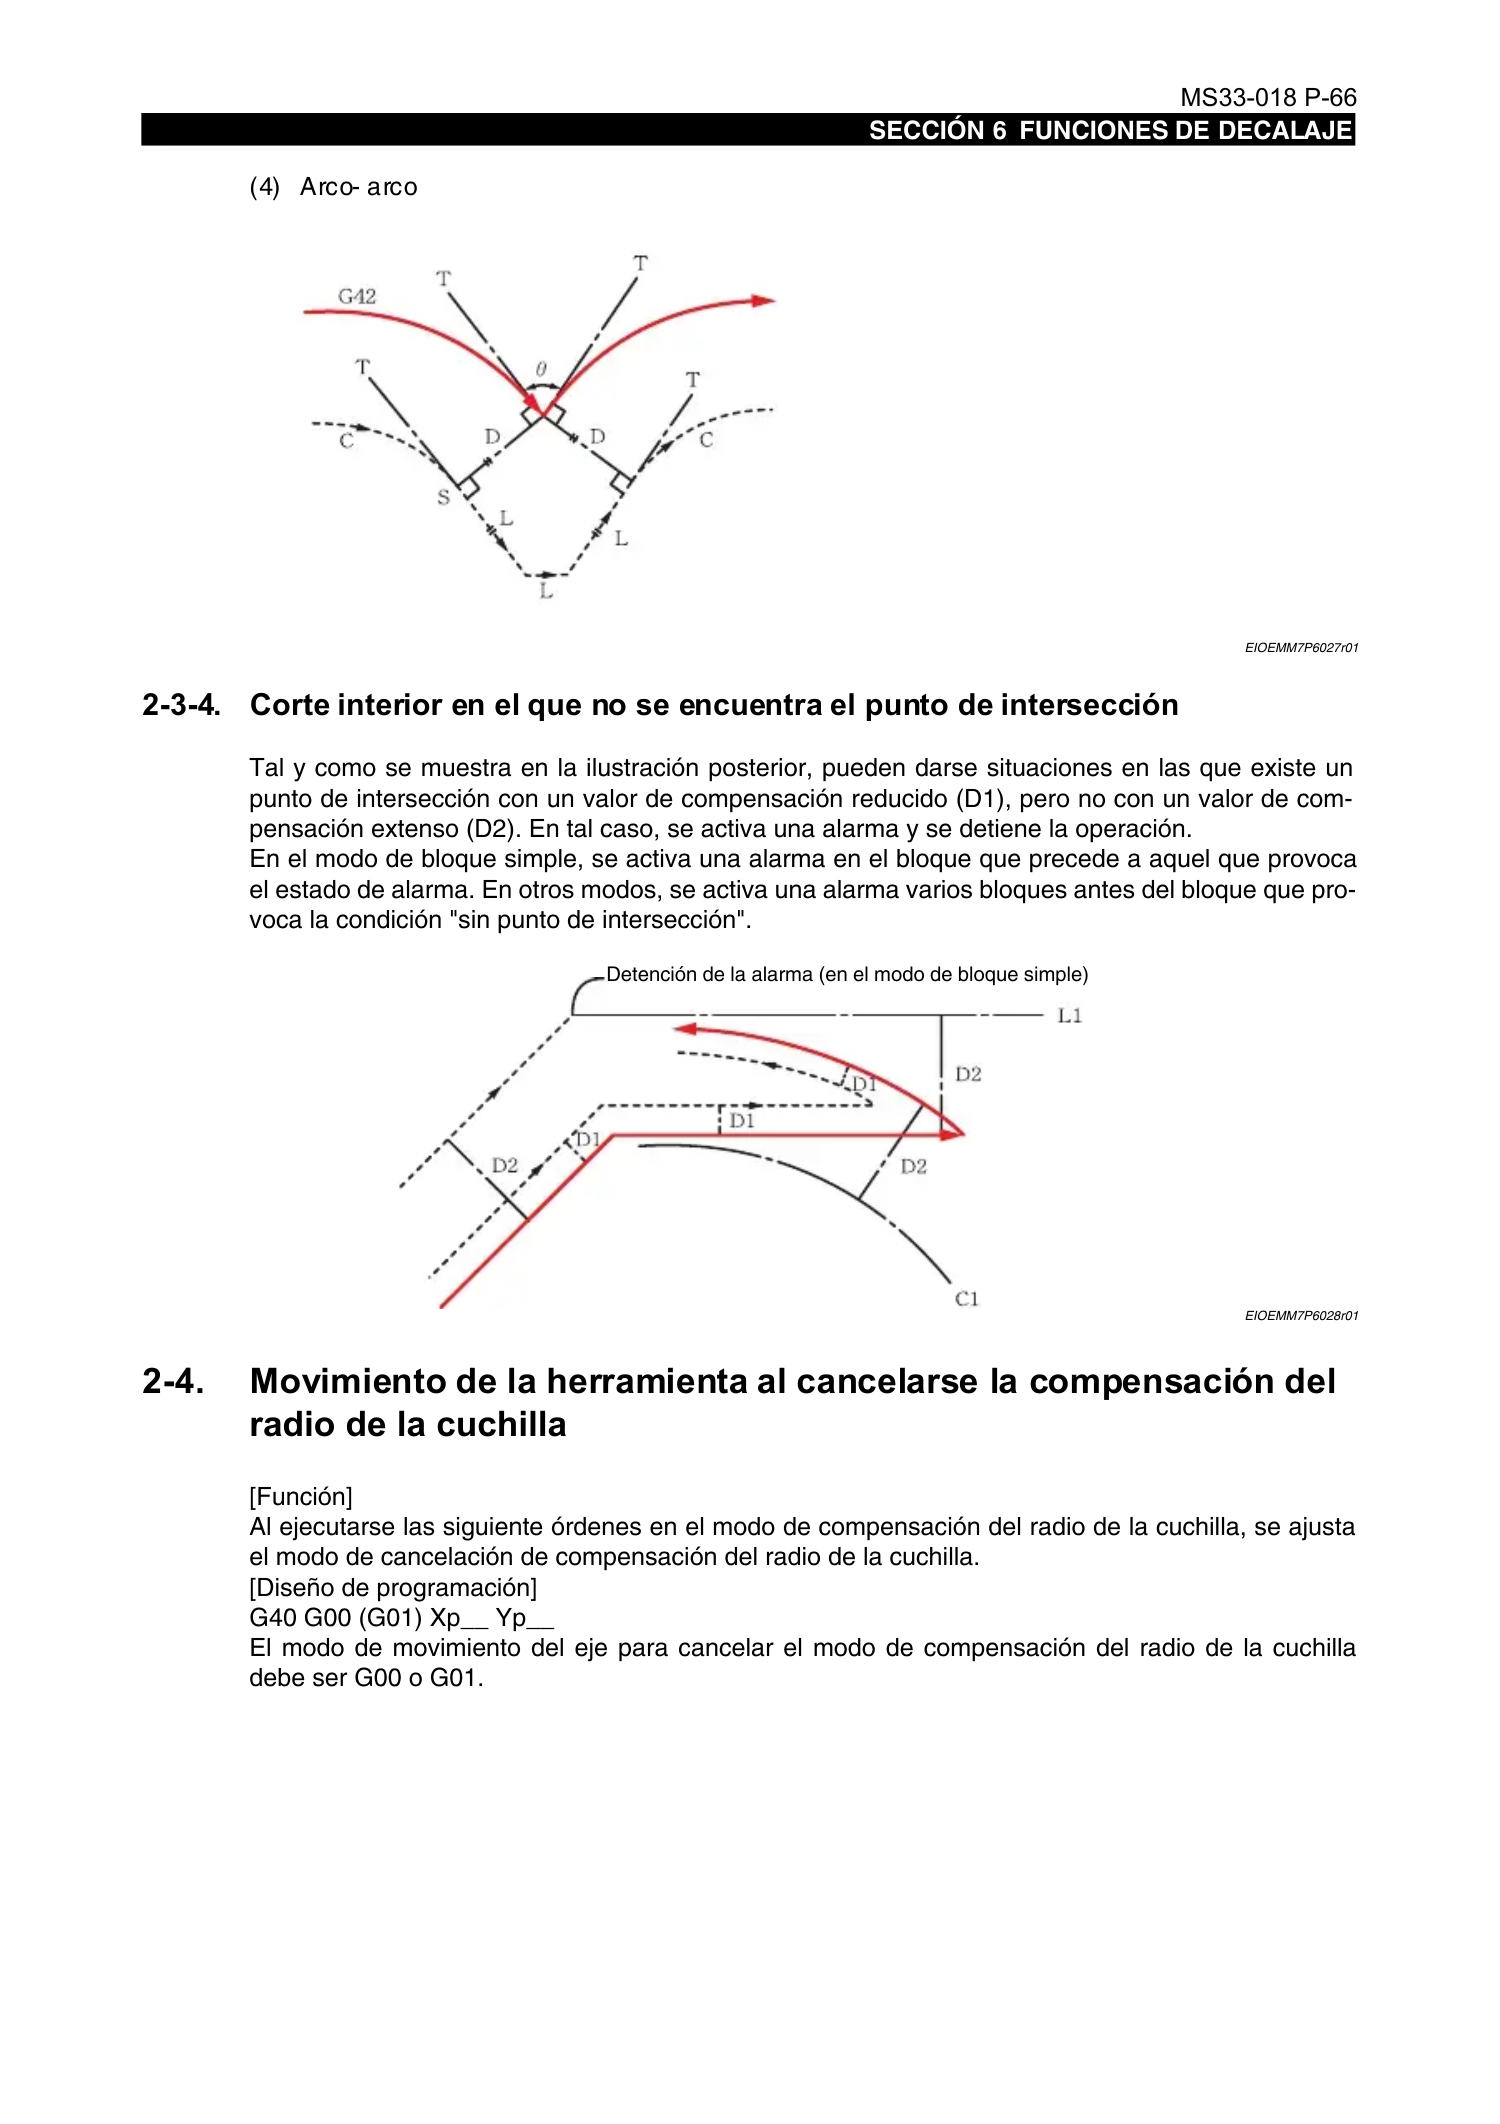
MS33-018 P-66
SECCIÓN 6 FUNCIONES DE DECALAJE
(4) Arco- arco
EIOEMM7P6027r01
2-3-4. Corte interior en el que no se encuentra el punto de intersección
Eeoemm7p6011
Tal y como se muestra en la ilustración posterior, pueden darse situaciones en las que existe un
punto de intersección con un valor de compensación reducido (D1), pero no con un valor de com-
pensación extenso (D2). En tal caso, se activa una alarma y se detiene la operación.
En el modo de bloque simple, se activa una alarma en el bloque que precede a aquel que provoca
el estado de alarma. En otros modos, se activa una alarma varios bloques antes del bloque que pro-
voca la condición "sin punto de intersección".
EIOEMM7P6028r01
2-4. Movimiento de la herramienta al cancelarse la compensación del
radio de la cuchilla
Eeoemm7p6012
[Función]
Al ejecutarse las siguiente órdenes en el modo de compensación del radio de la cuchilla, se ajusta
el modo de cancelación de compensación del radio de la cuchilla.
[Diseño de programación]
G40 G00 (G01) Xp__ Yp__
El modo de movimiento del eje para cancelar el modo de compensación del radio de la cuchilla
debe ser G00 o G01.
Detención de la alarma (en el modo de bloque simple)
Page 78
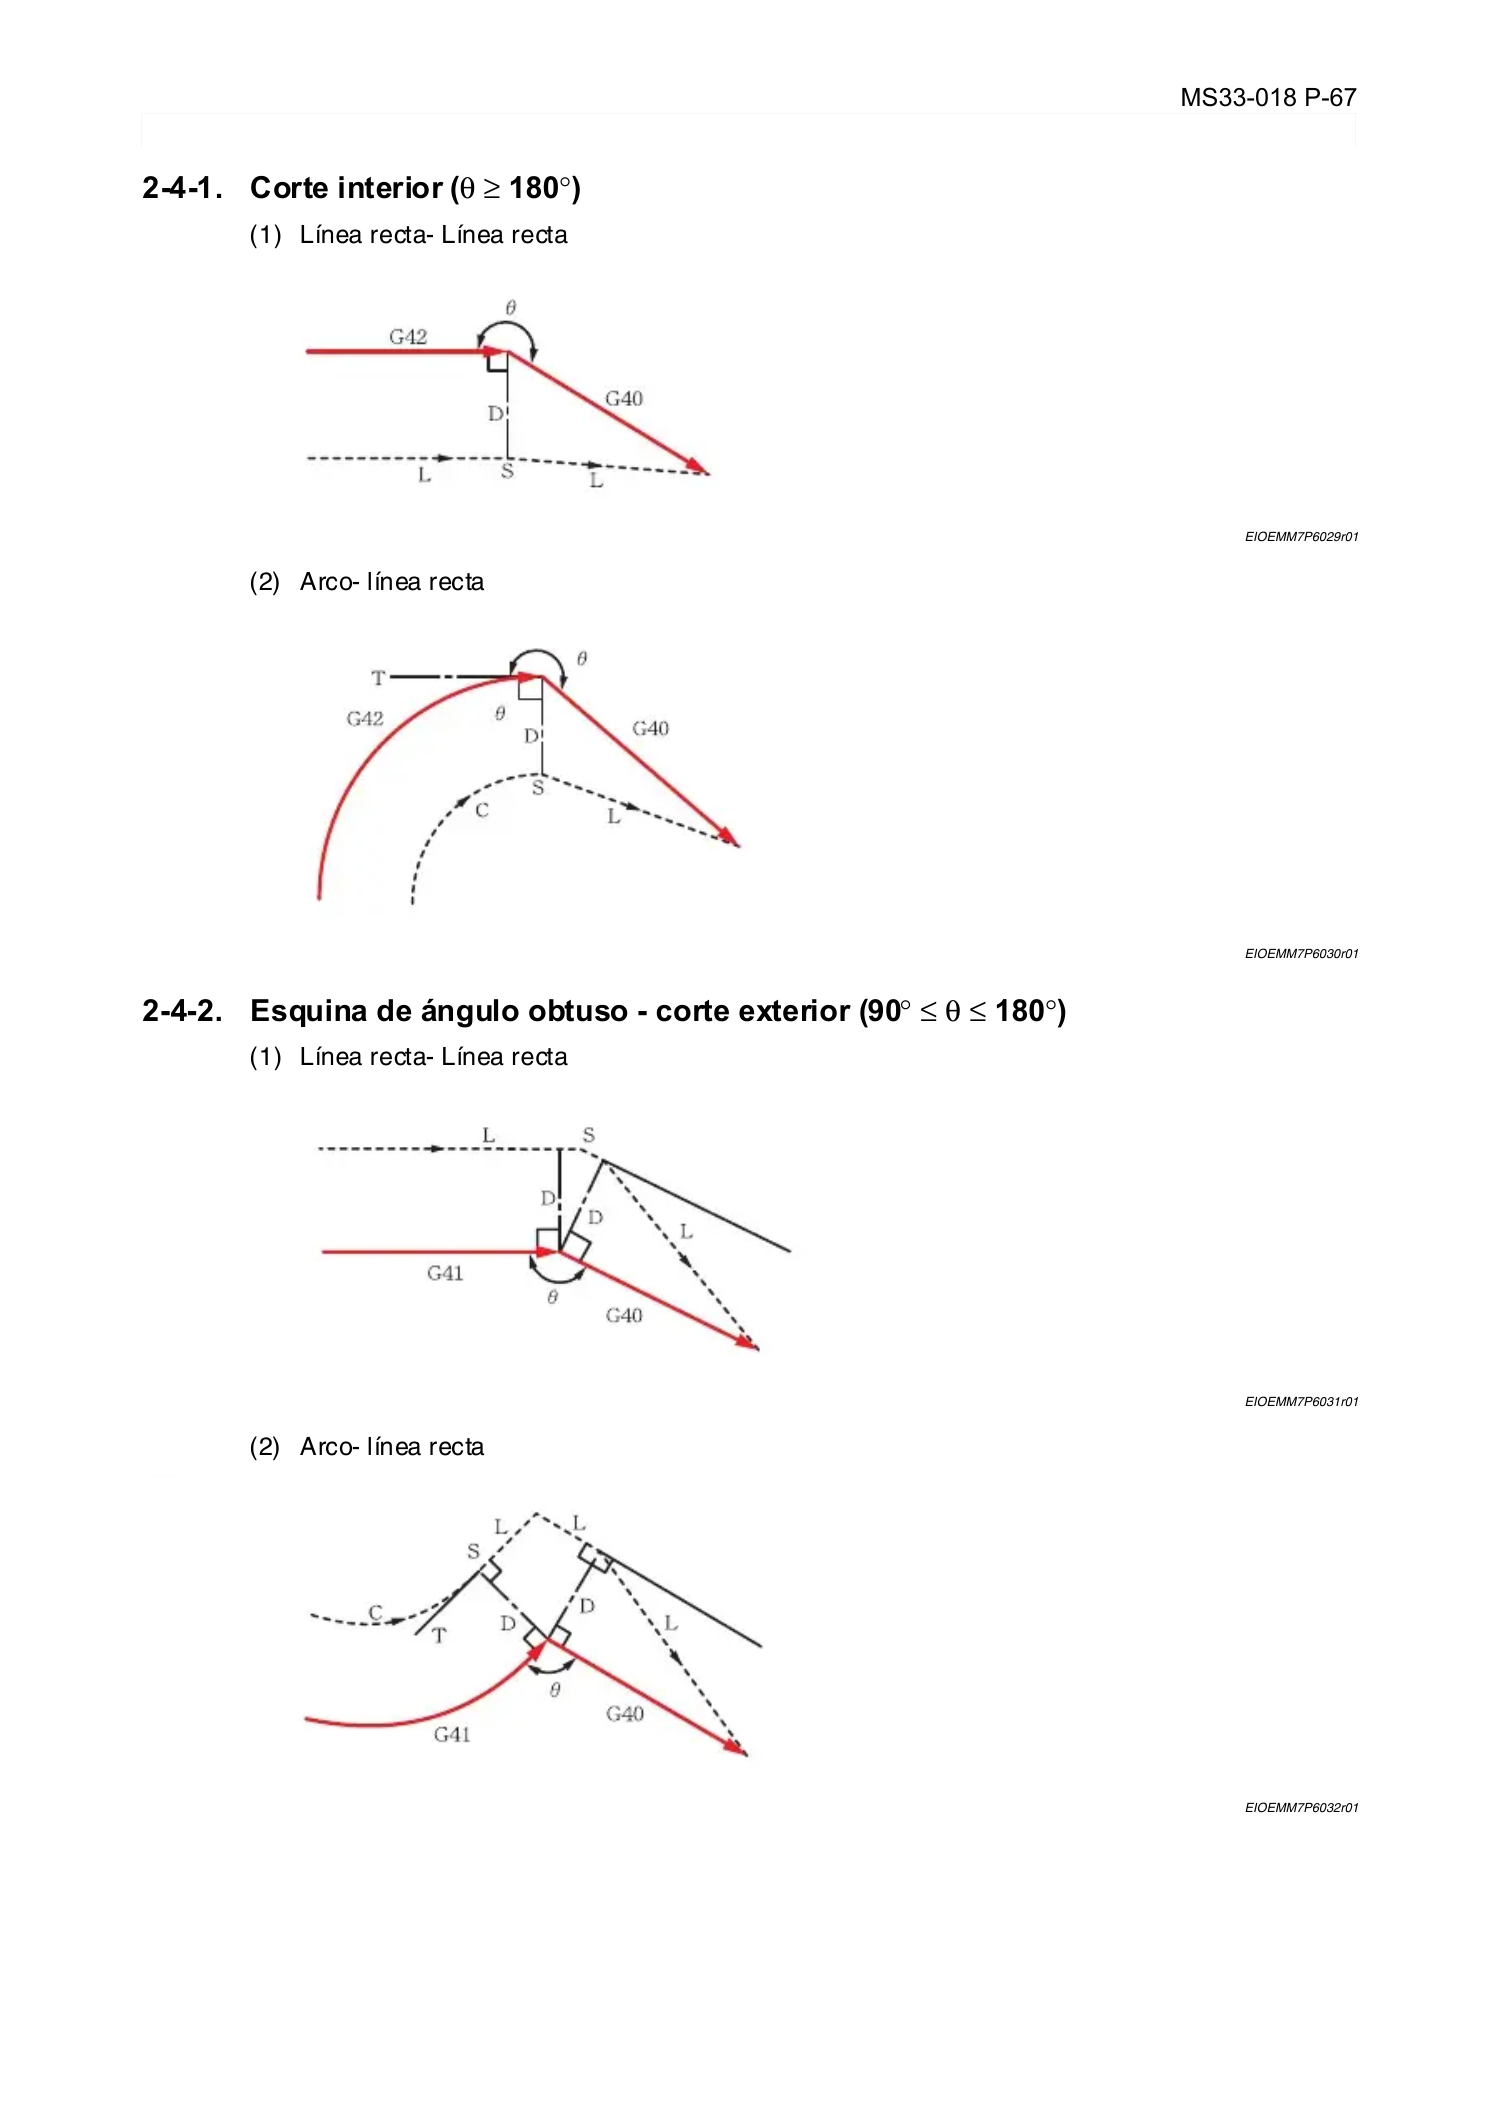
MS33-018 P-67
SECCIÓN 6 FUNCIONES DE DECALAJE
2-4-1. Corte interior (θ≥180°)
Eeoemm7p6013
(1) Línea recta- Línea recta
EIOEMM7P6029r01
(2) Arco- línea recta
EIOEMM7P6030r01
2-4-2. Esquina de ángulo obtuso - corte exterior (90
°
≤
θ
≤
180
°
)
Eeoemm7p6014
(1) Línea recta- Línea recta
EIOEMM7P6031r01
(2) Arco- línea recta
EIOEMM7P6032r01
Page 79
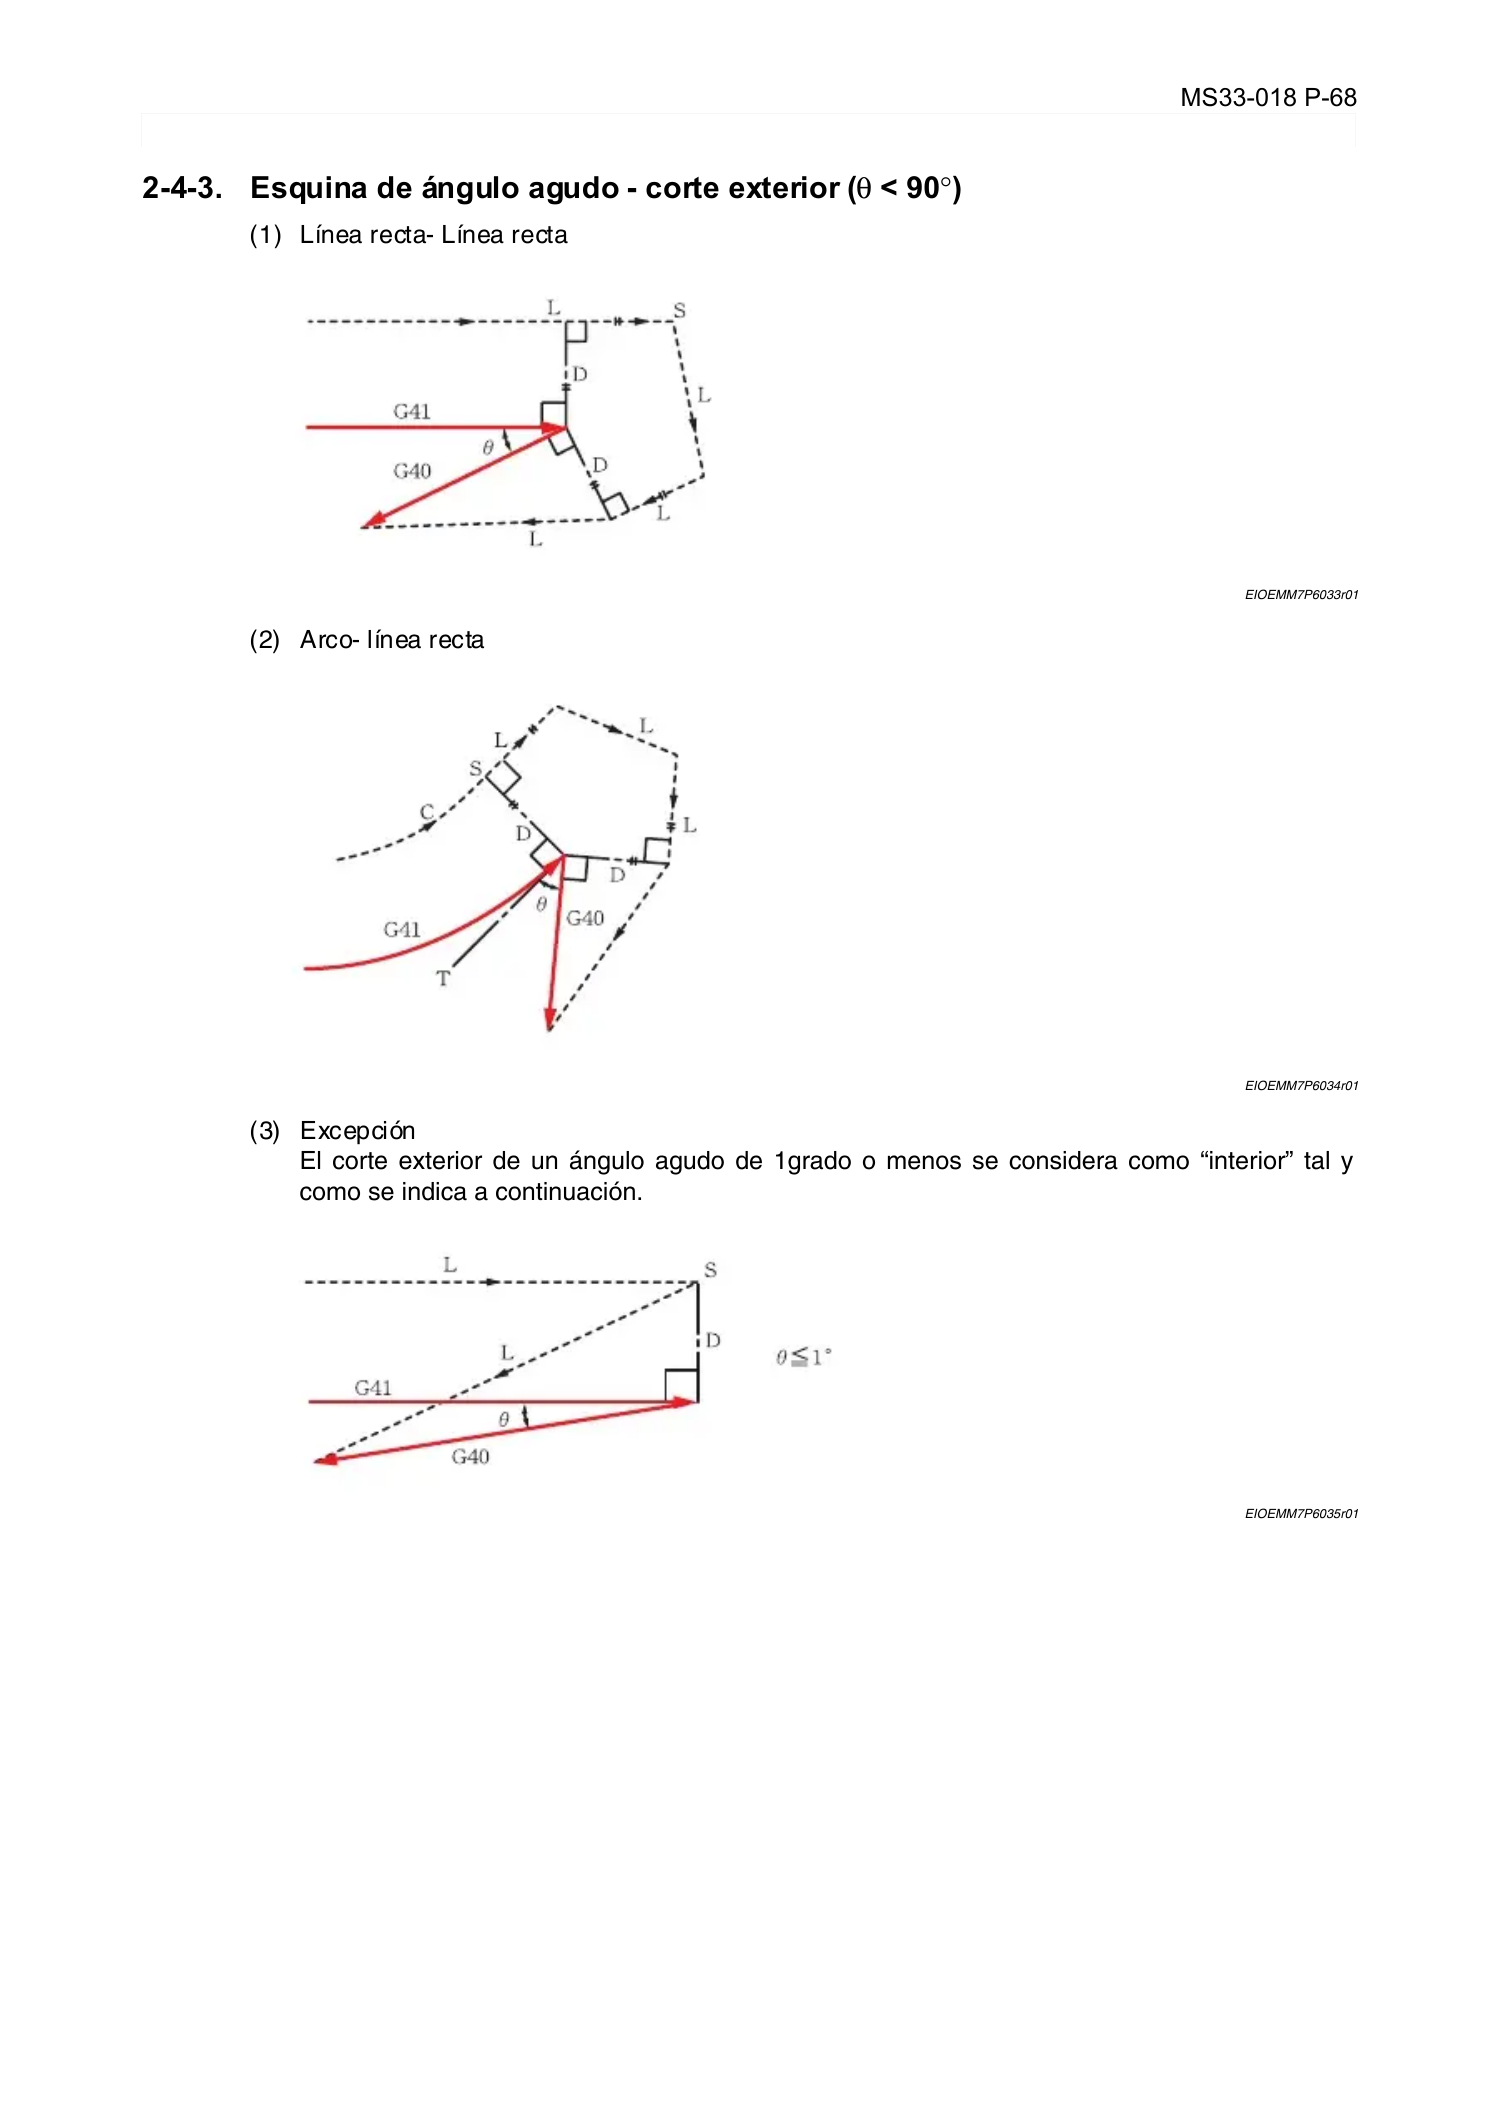
MS33-018 P-68
SECCIÓN 6 FUNCIONES DE DECALAJE
2-4-3. Esquina de ángulo agudo - corte exterior (θ< 90°)
Eeoemm7p6015
(1) Línea recta- Línea recta
EIOEMM7P6033r01
(2) Arco- línea recta
EIOEMM7P6034r01
(3) Excepción
El corte exterior de un ángulo agudo de 1grado o menos se considera como “interior” tal y
como se indica a continuación.
EIOEMM7P6035r01
Page 80
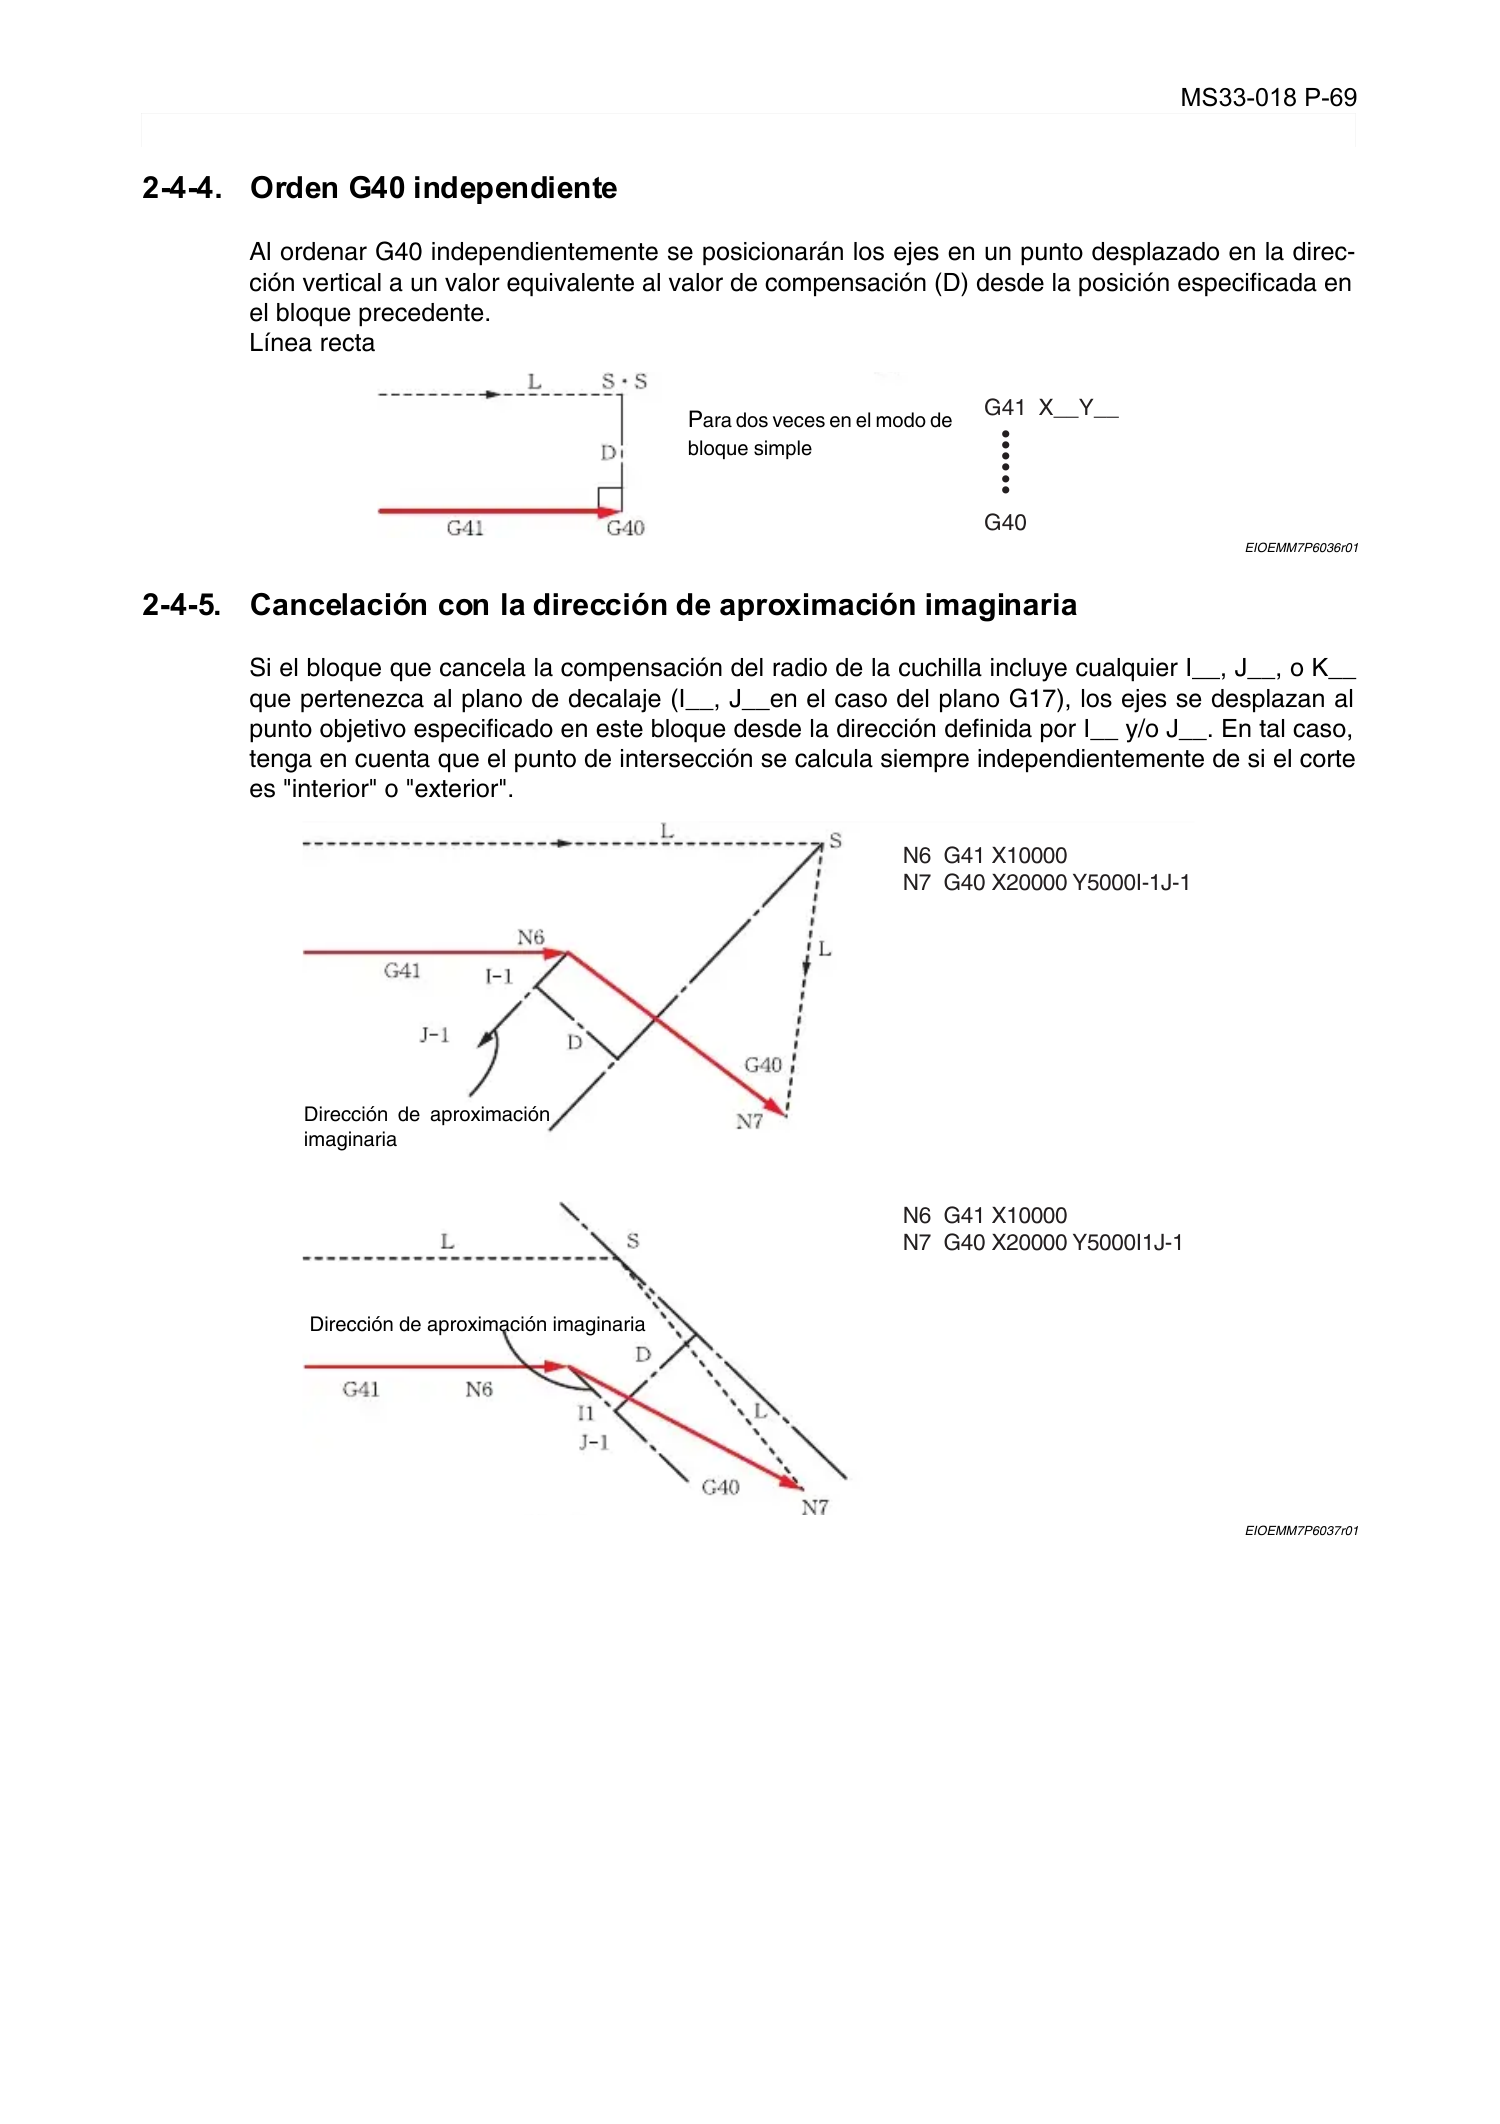
MS33-018 P-69
SECCIÓN 6 FUNCIONES DE DECALAJE
2-4-4. Orden G40 independiente
Eeoemm7p6016
Al ordenar G40 independientemente se posicionarán los ejes en un punto desplazado en la direc-
ción vertical a un valor equivalente al valor de compensación (D) desde la posición especificada en
el bloque precedente.
Línea recta
EIOEMM7P6036r01
2-4-5. Cancelación con la dirección de aproximación imaginaria
Eeoemm7p6017
Si el bloque que cancela la compensación del radio de la cuchilla incluye cualquier I__, J__, o K__
que pertenezca al plano de decalaje (I__, J__en el caso del plano G17), los ejes se desplazan al
punto objetivo especificado en este bloque desde la dirección definida por I__ y/o J__. En tal caso,
tenga en cuenta que el punto de intersección se calcula siempre independientemente de si el corte
es "interior" o "exterior".
EIOEMM7P6037r01
G41 X__Y__
G40
•
•
•
•
•
•
P
ara dos veces en el modo de
bloque simple
N6 G41 X10000
N7 G40 X20000 Y5000I-1J-1
N6 G41 X10000
N7 G40 X20000 Y5000I1J-1
Dirección de aproximación
imaginaria
Dirección de aproximación imaginaria
Page 81
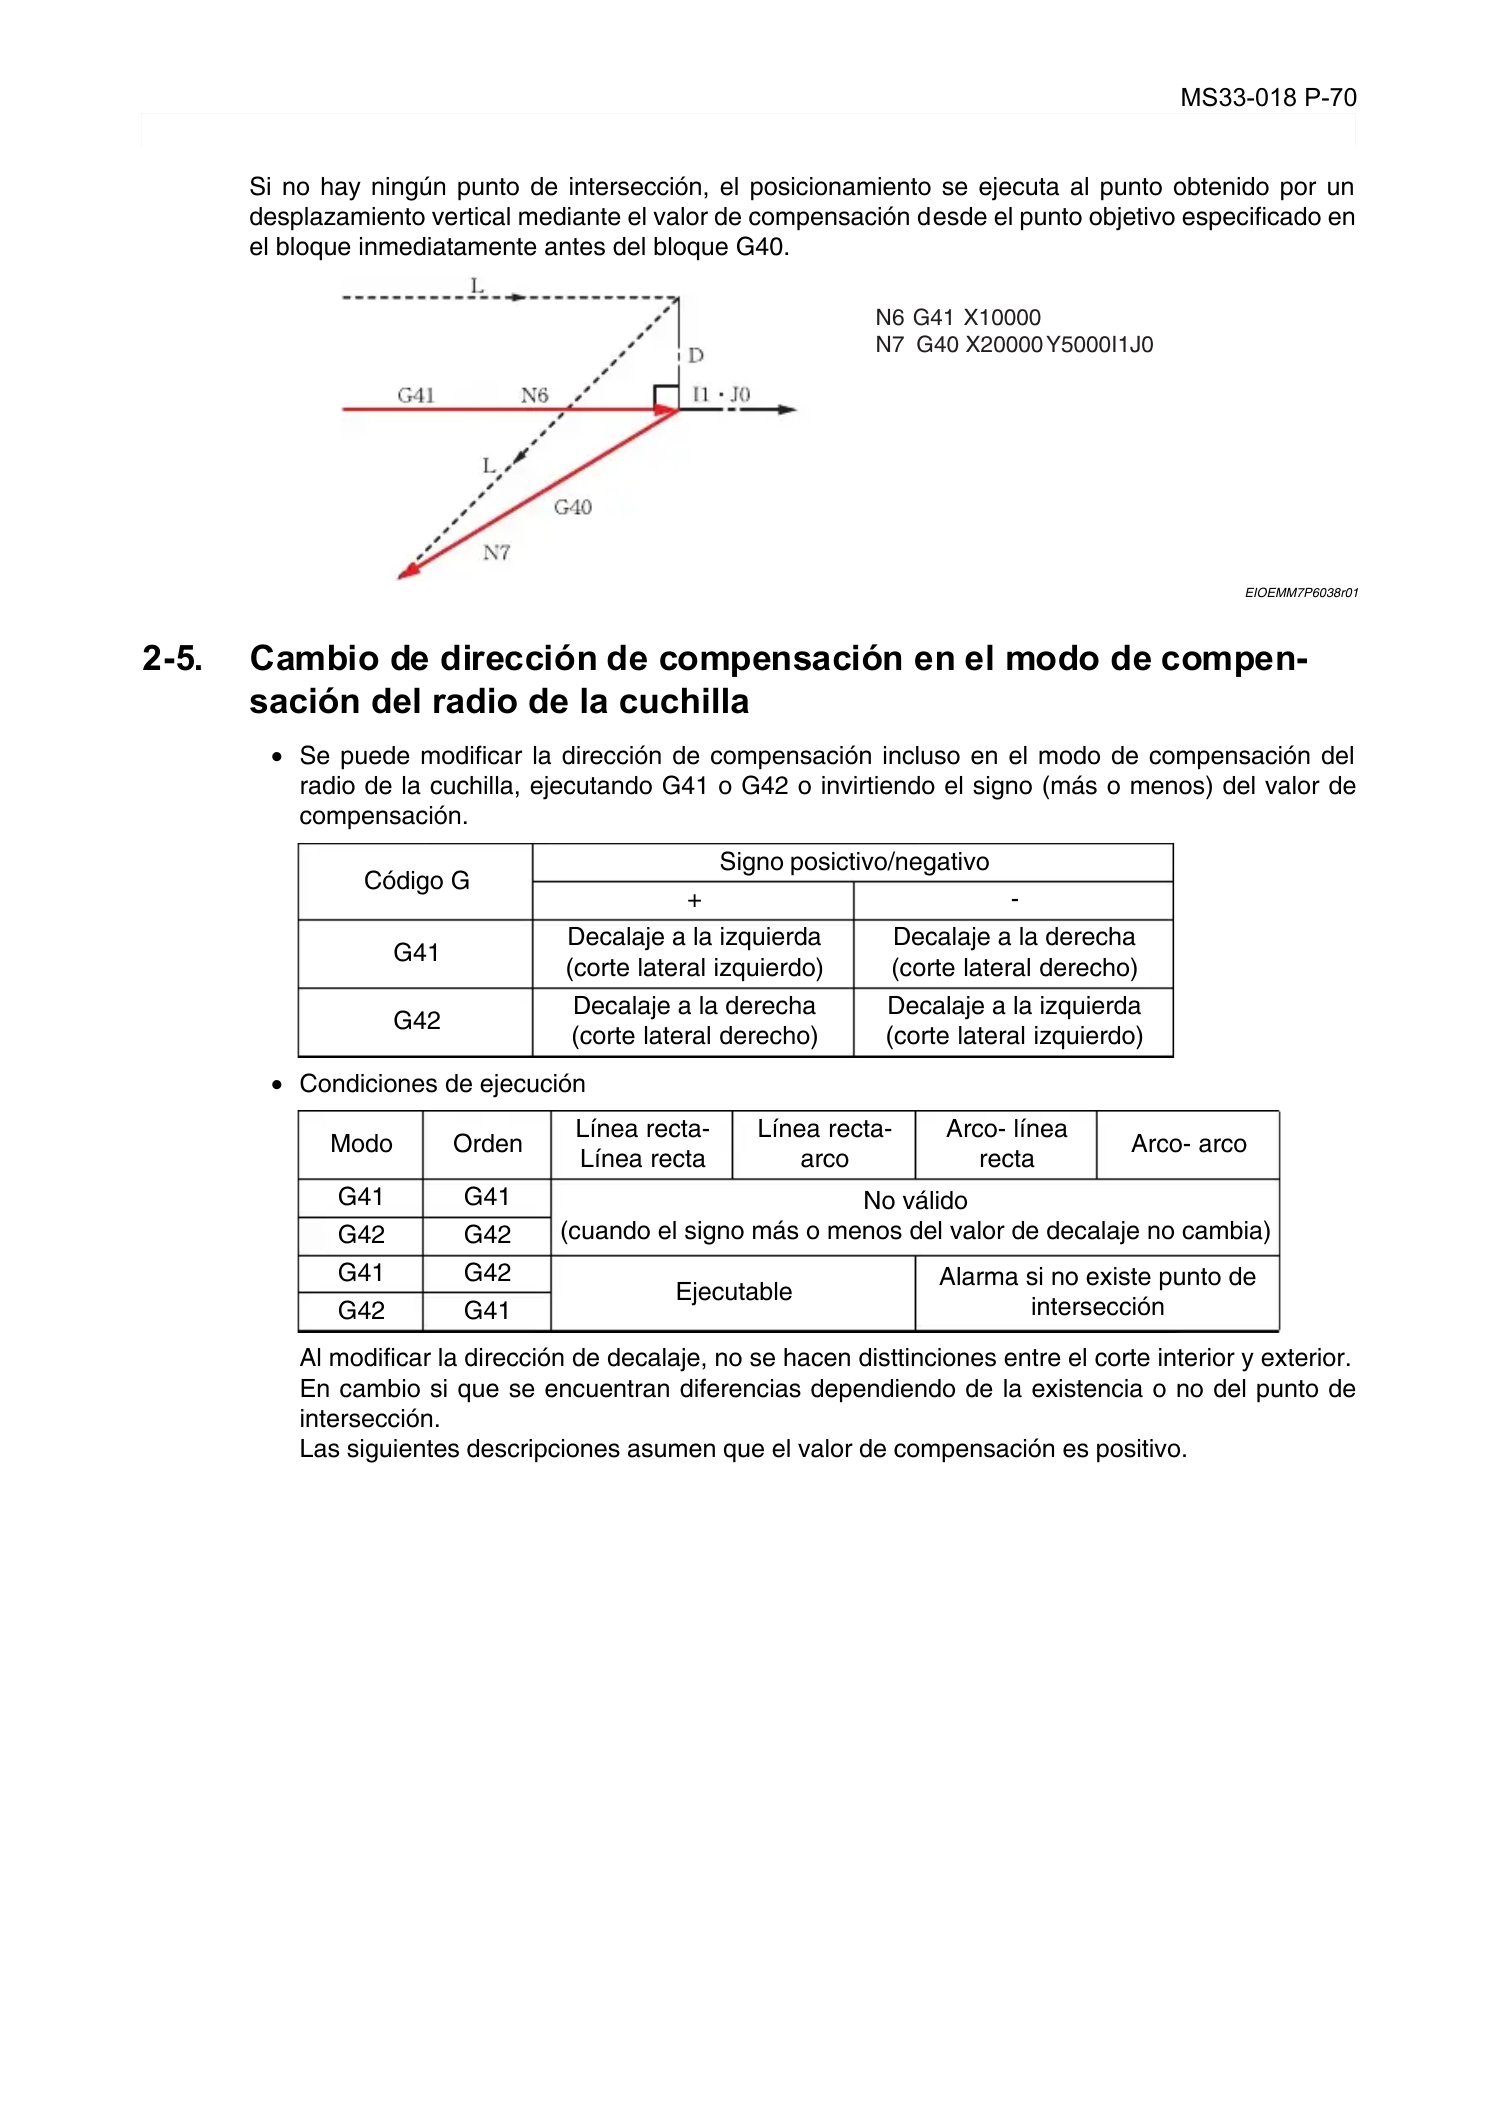
MS33-018 P-70
SECCIÓN 6 FUNCIONES DE DECALAJE
Si no hay ningún punto de intersección, el posicionamiento se ejecuta al punto obtenido por un
desplazamiento vertical mediante el valor de compensación desde el punto objetivo especificado en
el bloque inmediatamente antes del bloque G40.
EIOEMM7P6038r01
2-5. Cambio de dirección de compensación en el modo de compen-
sación del radio de la cuchilla
Eeoemm7p6018
•
Se puede modificar la dirección de compensación incluso en el modo de compensación del
radio de la cuchilla, ejecutando G41 o G42 o invirtiendo el signo (más o menos) del valor de
compensación.
•
Condiciones de ejecución
Al modificar la dirección de decalaje, no se hacen disttinciones entre el corte interior y exterior.
En cambio si que se encuentran diferencias dependiendo de la existencia o no del punto de
intersección.
Las siguientes descripciones asumen que el valor de compensación es positivo.
Código G
Signo posictivo/negativo
+ -
G41
Decalaje a la izquierda
(corte lateral izquierdo)
Decalaje a la derecha
(corte lateral derecho)
G42
Decalaje a la derecha
(corte lateral derecho)
Decalaje a la izquierda
(corte lateral izquierdo)
Modo Orden
Línea recta-
Línea recta
Línea recta-
arco
Arco- línea
recta
Arco- arco
G41 G41
No válido
(cuando el signo más o menos del valor de decalaje no cambia)
G42 G42
G41 G42
Ejecutable
Alarma si no existe punto de
intersección
G42 G41
N6 G41 X10000
N7 G40 X20000 Y5000I1J0
Page 82
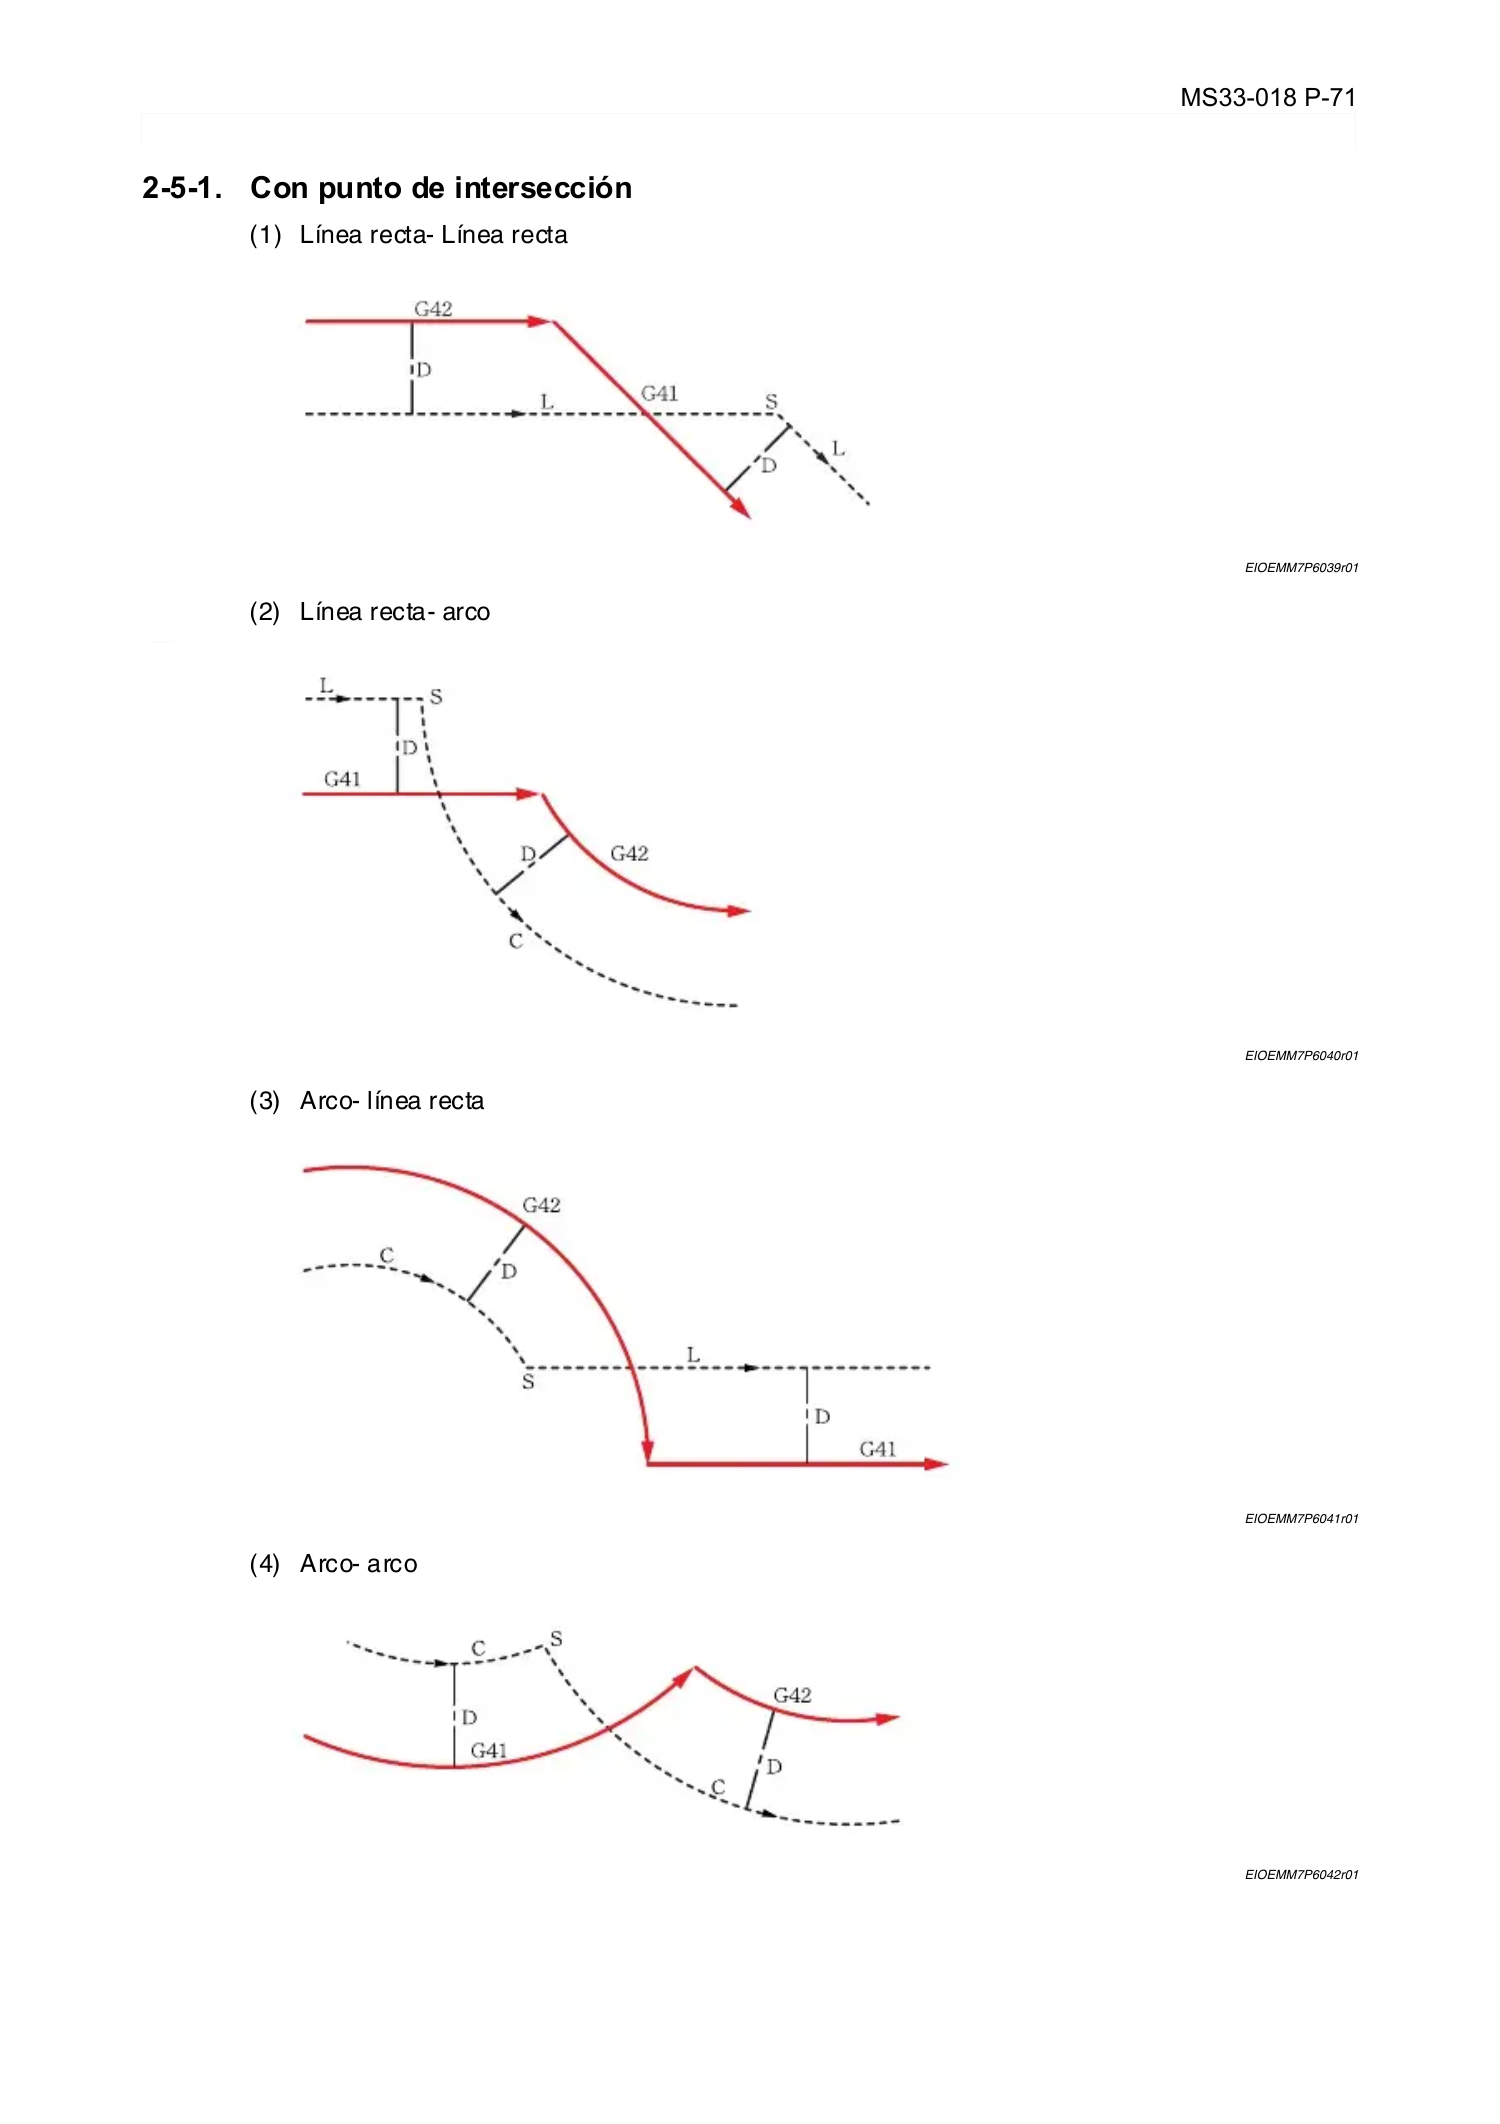
MS33-018 P-71
SECCIÓN 6 FUNCIONES DE DECALAJE
2-5-1. Con punto de intersección
Eeoemm7p6019
(1) Línea recta- Línea recta
EIOEMM7P6039r01
(2) Línea recta- arco
EIOEMM7P6040r01
(3) Arco- línea recta
EIOEMM7P6041r01
(4) Arco- arco
EIOEMM7P6042r01
Page 83
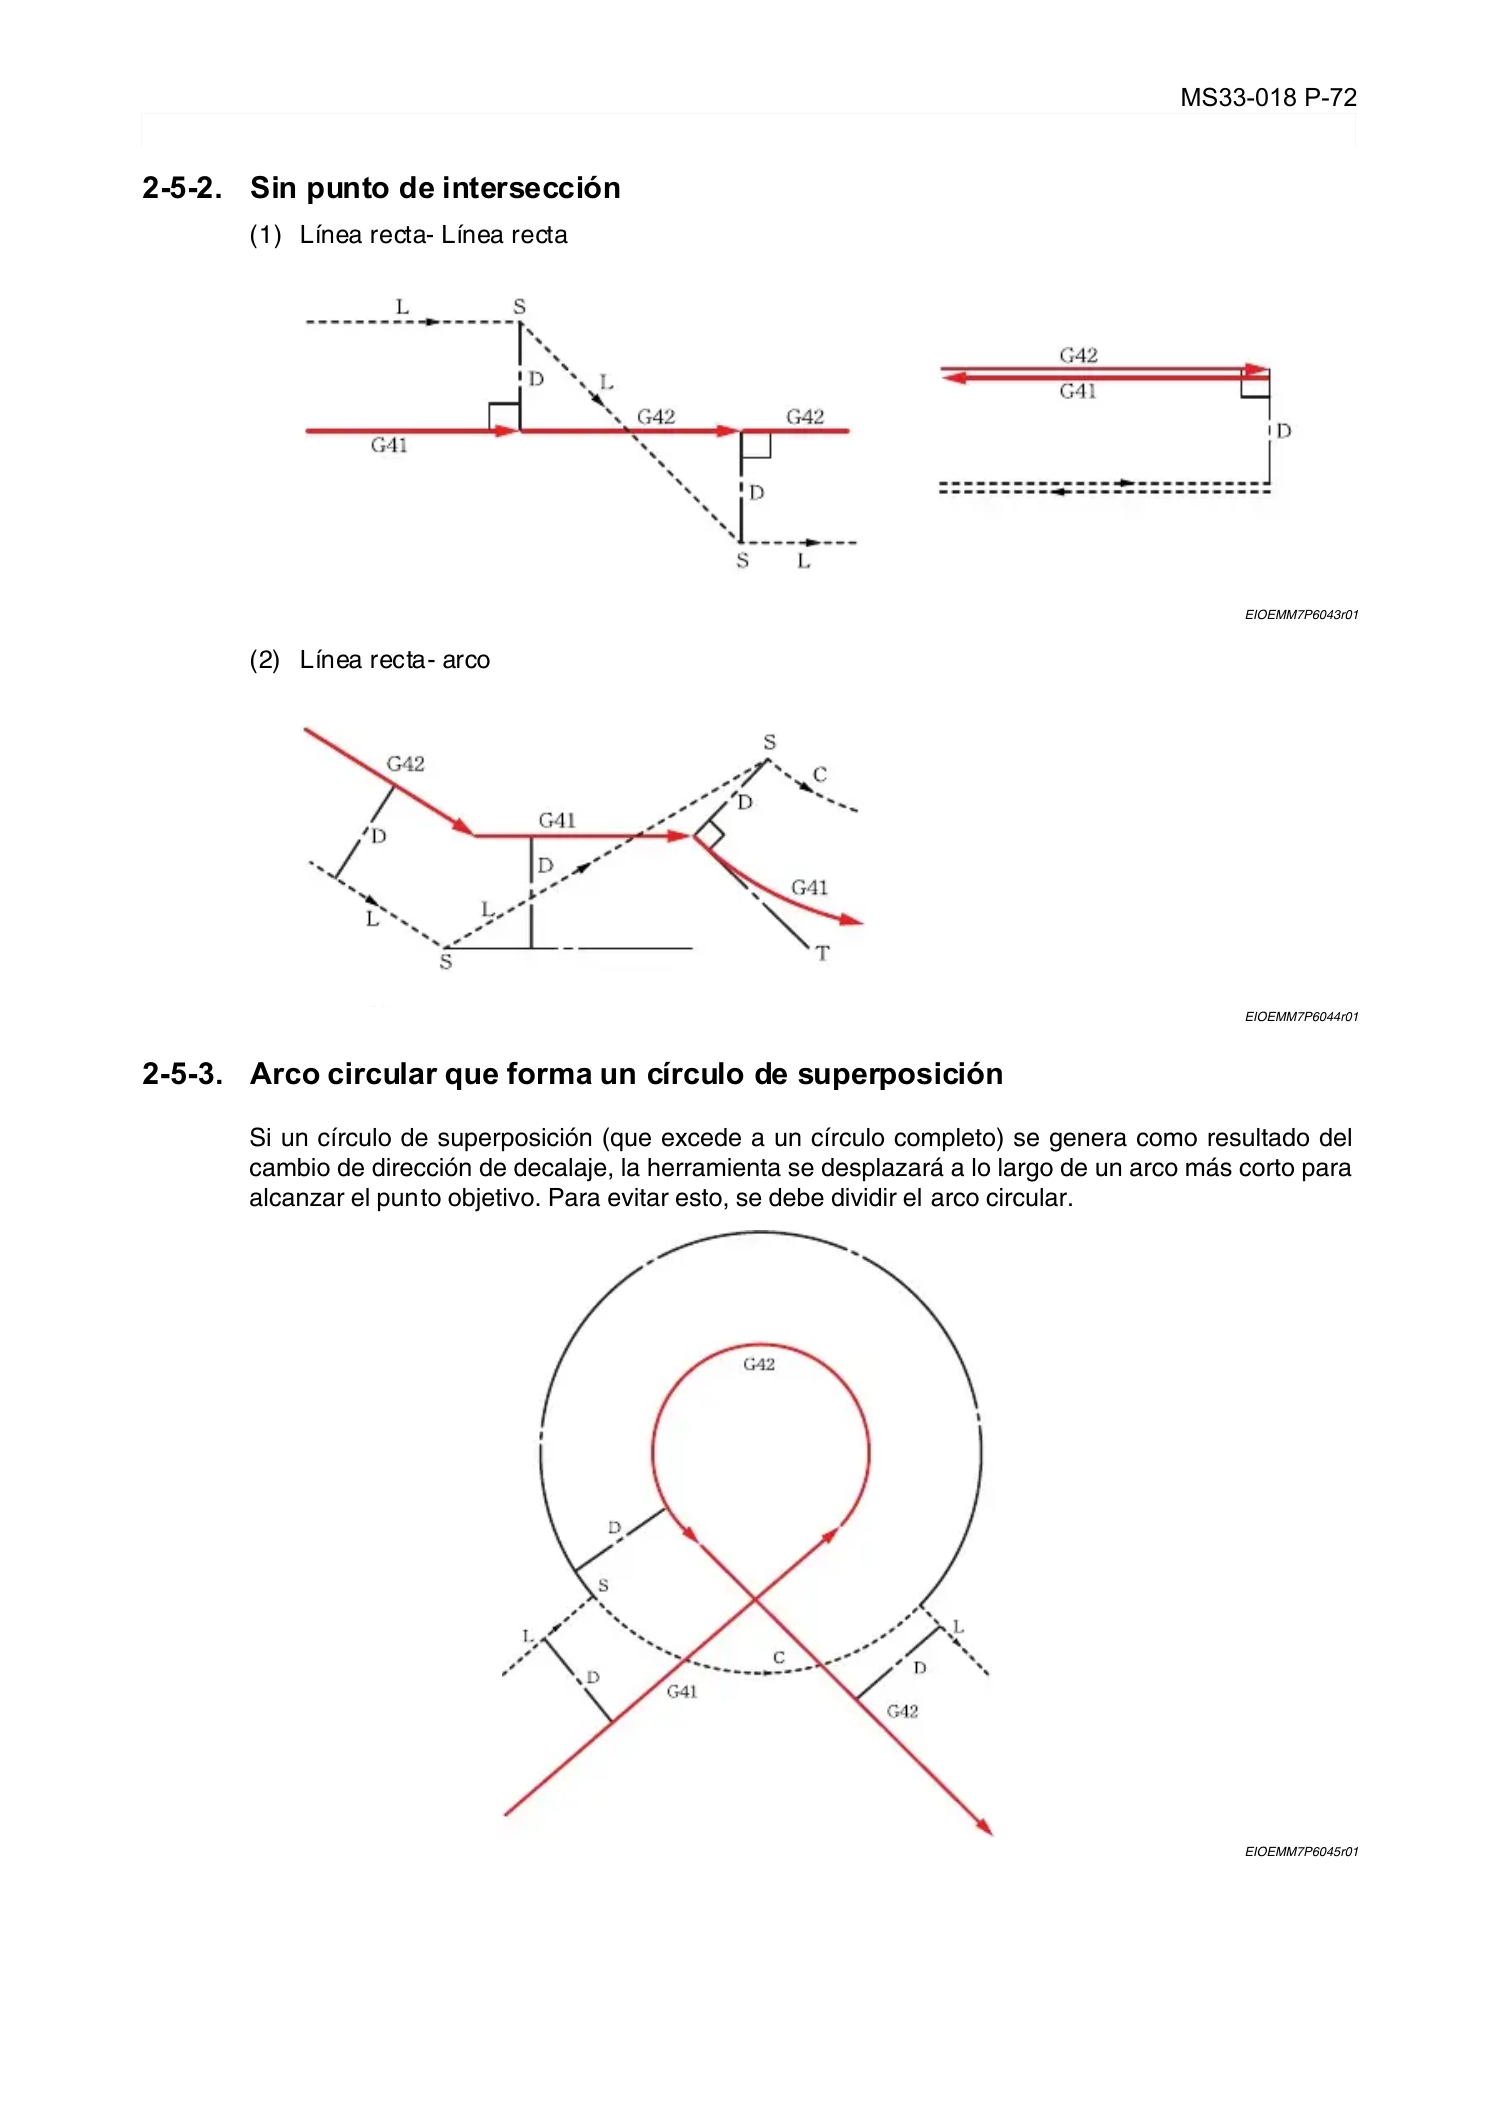
MS33-018 P-72
SECCIÓN 6 FUNCIONES DE DECALAJE
2-5-2. Sin punto de intersección
Eeoemm7p6020
(1) Línea recta- Línea recta
EIOEMM7P6043r01
(2) Línea recta- arco
EIOEMM7P6044r01
2-5-3. Arco circular que forma un círculo de superposición
Eeoemm7p6021
Si un círculo de superposición (que excede a un círculo completo) se genera como resultado del
cambio de dirección de decalaje, la herramienta se desplazará a lo largo de un arco más corto para
alcanzar el punto objetivo. Para evitar esto, se debe dividir el arco circular.
EIOEMM7P6045r01
Page 84
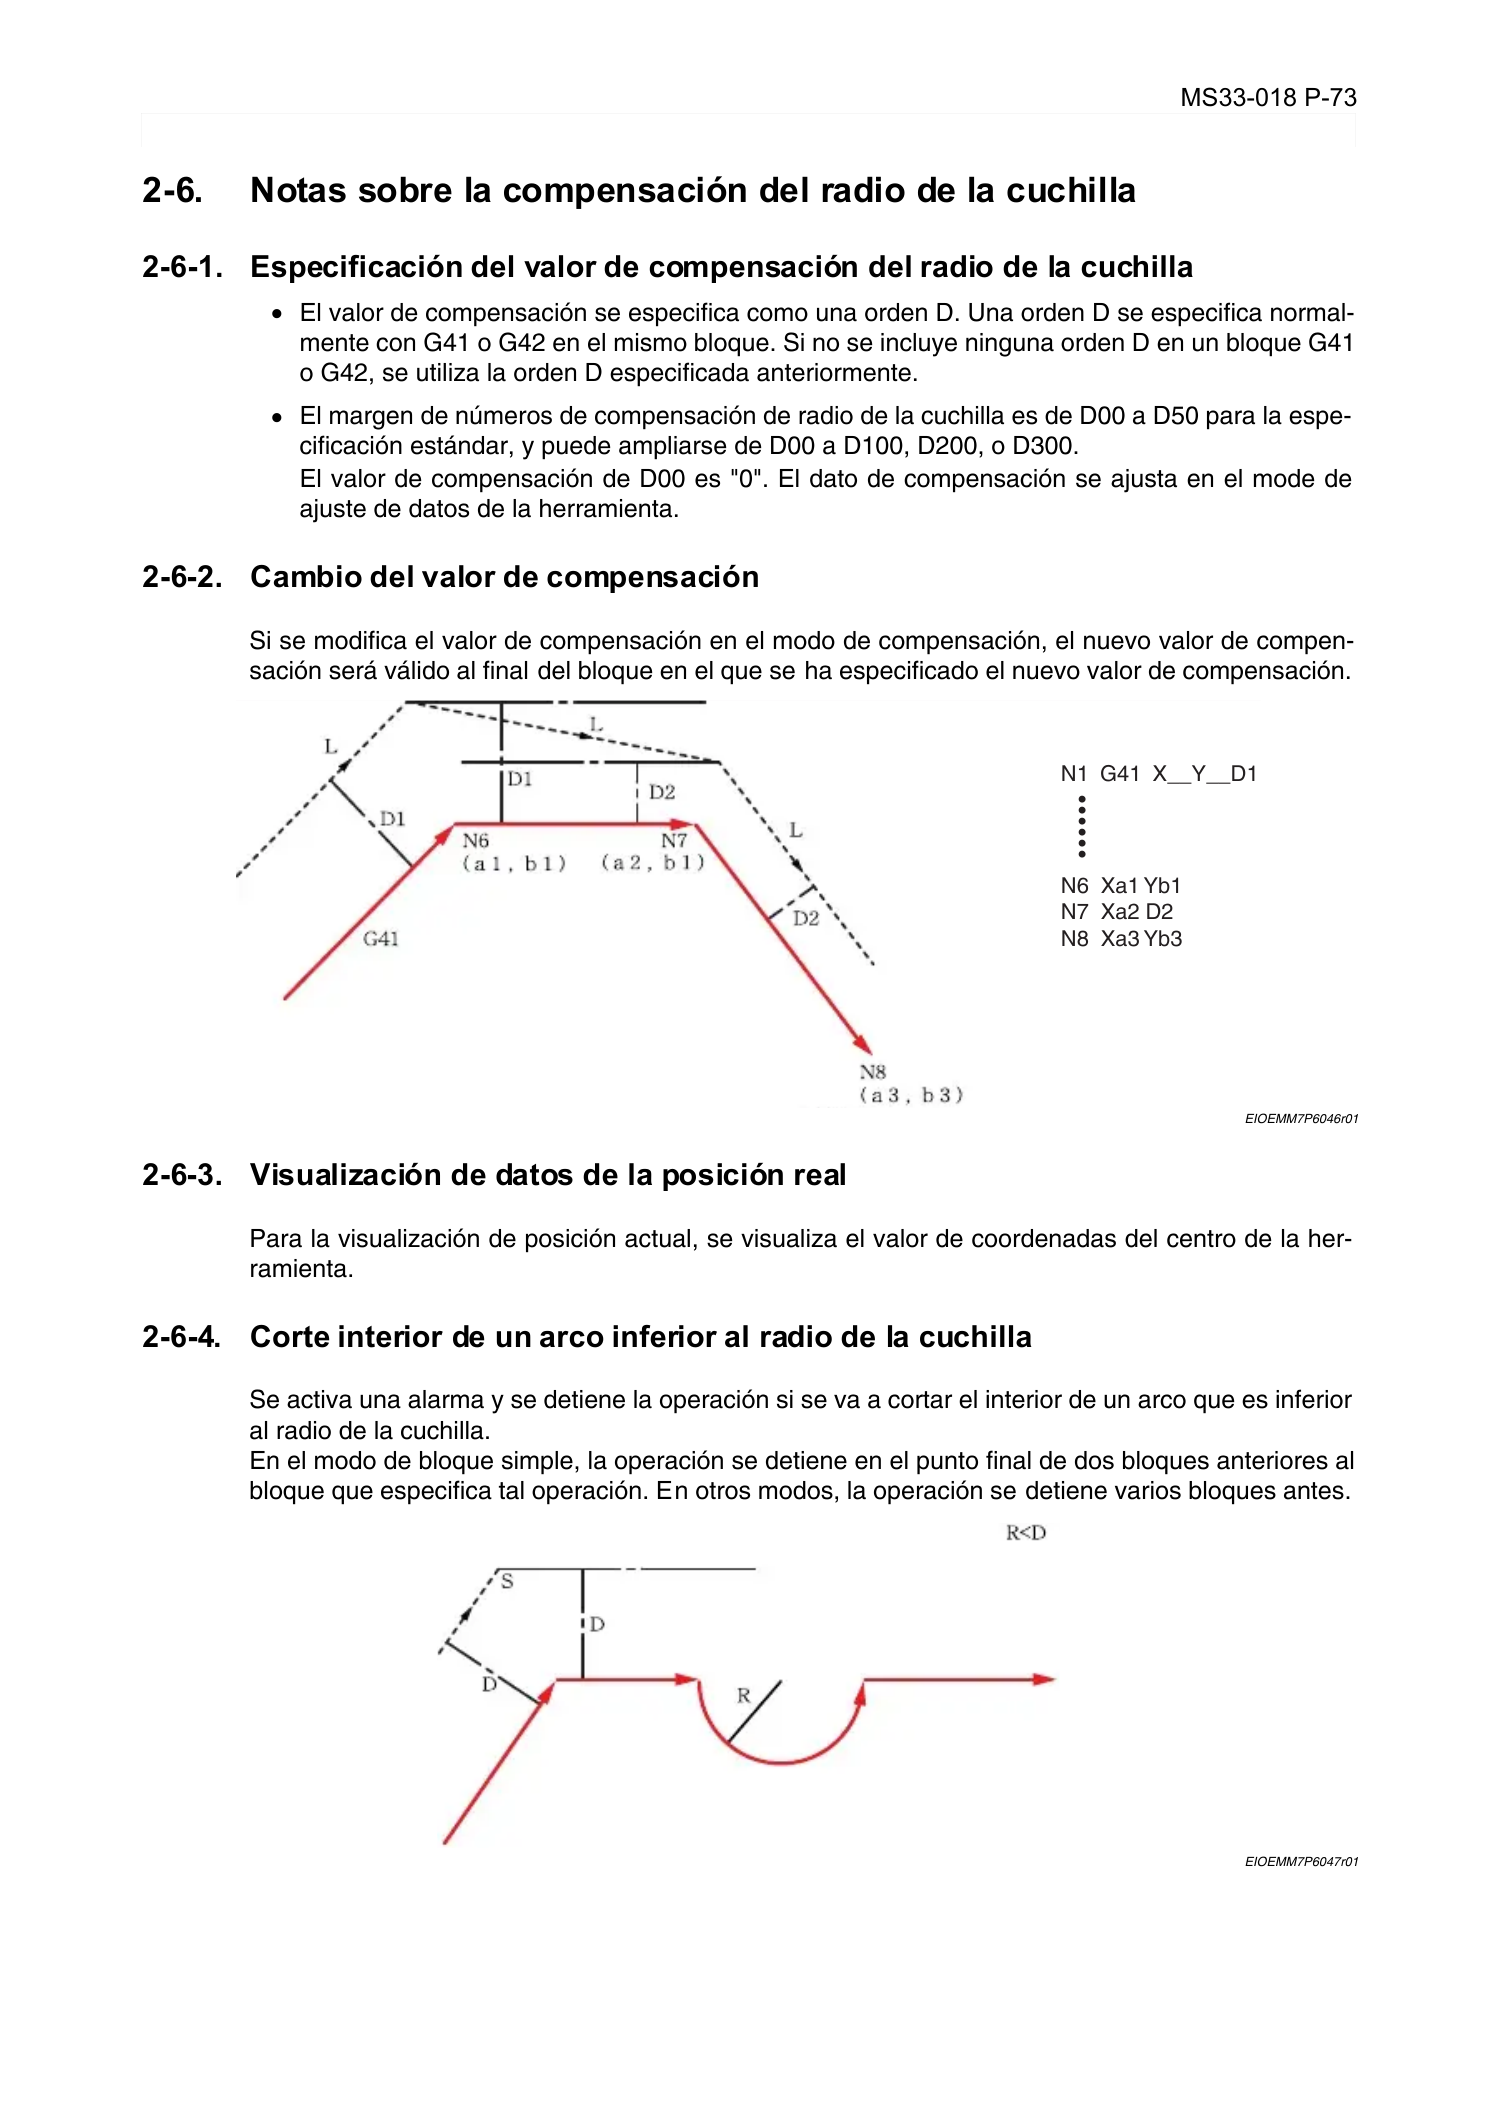
MS33-018 P-73
SECCIÓN 6 FUNCIONES DE DECALAJE
2-6. Notas sobre la compensación del radio de la cuchilla
2-6-1. Especificación del valor de compensación del radio de la cuchilla
Eeoemm7p6022
•
El valor de compensación se especifica como una orden D. Una orden D se especifica normal-
mente con G41 o G42 en el mismo bloque. Si no se incluye ninguna orden D en un bloque G41
o G42, se utiliza la orden D especificada anteriormente.
•
El margen de números de compensación de radio de la cuchilla es de D00 a D50 para la espe-
cificación estándar, y puede ampliarse de D00 a D100, D200, o D300.
El valor de compensación de D00 es "0". El dato de compensación se ajusta en el mode de
ajuste de datos de la herramienta.
2-6-2. Cambio del valor de compensación
Eeoemm7p6023
Si se modifica el valor de compensación en el modo de compensación, el nuevo valor de compen-
sación será válido al final del bloque en el que se ha especificado el nuevo valor de compensación.
EIOEMM7P6046r01
2-6-3. Visualización de datos de la posición real
Eeoemm7p6024
Para la visualización de posición actual, se visualiza el valor de coordenadas del centro de la her-
ramienta.
2-6-4. Corte interior de un arco inferior al radio de la cuchilla
Eeoemm7p6025
Se activa una alarma y se detiene la operación si se va a cortar el interior de un arco que es inferior
al radio de la cuchilla.
En el modo de bloque simple, la operación se detiene en el punto final de dos bloques anteriores al
bloque que especifica tal operación. En otros modos, la operación se detiene varios bloques antes.
EIOEMM7P6047r01
N1 G41 X__Y__D1
N6 Xa1 Yb1
N7 Xa2 D2
N8 Xa3 Yb3
•
•
•
•
•
•
Page 85
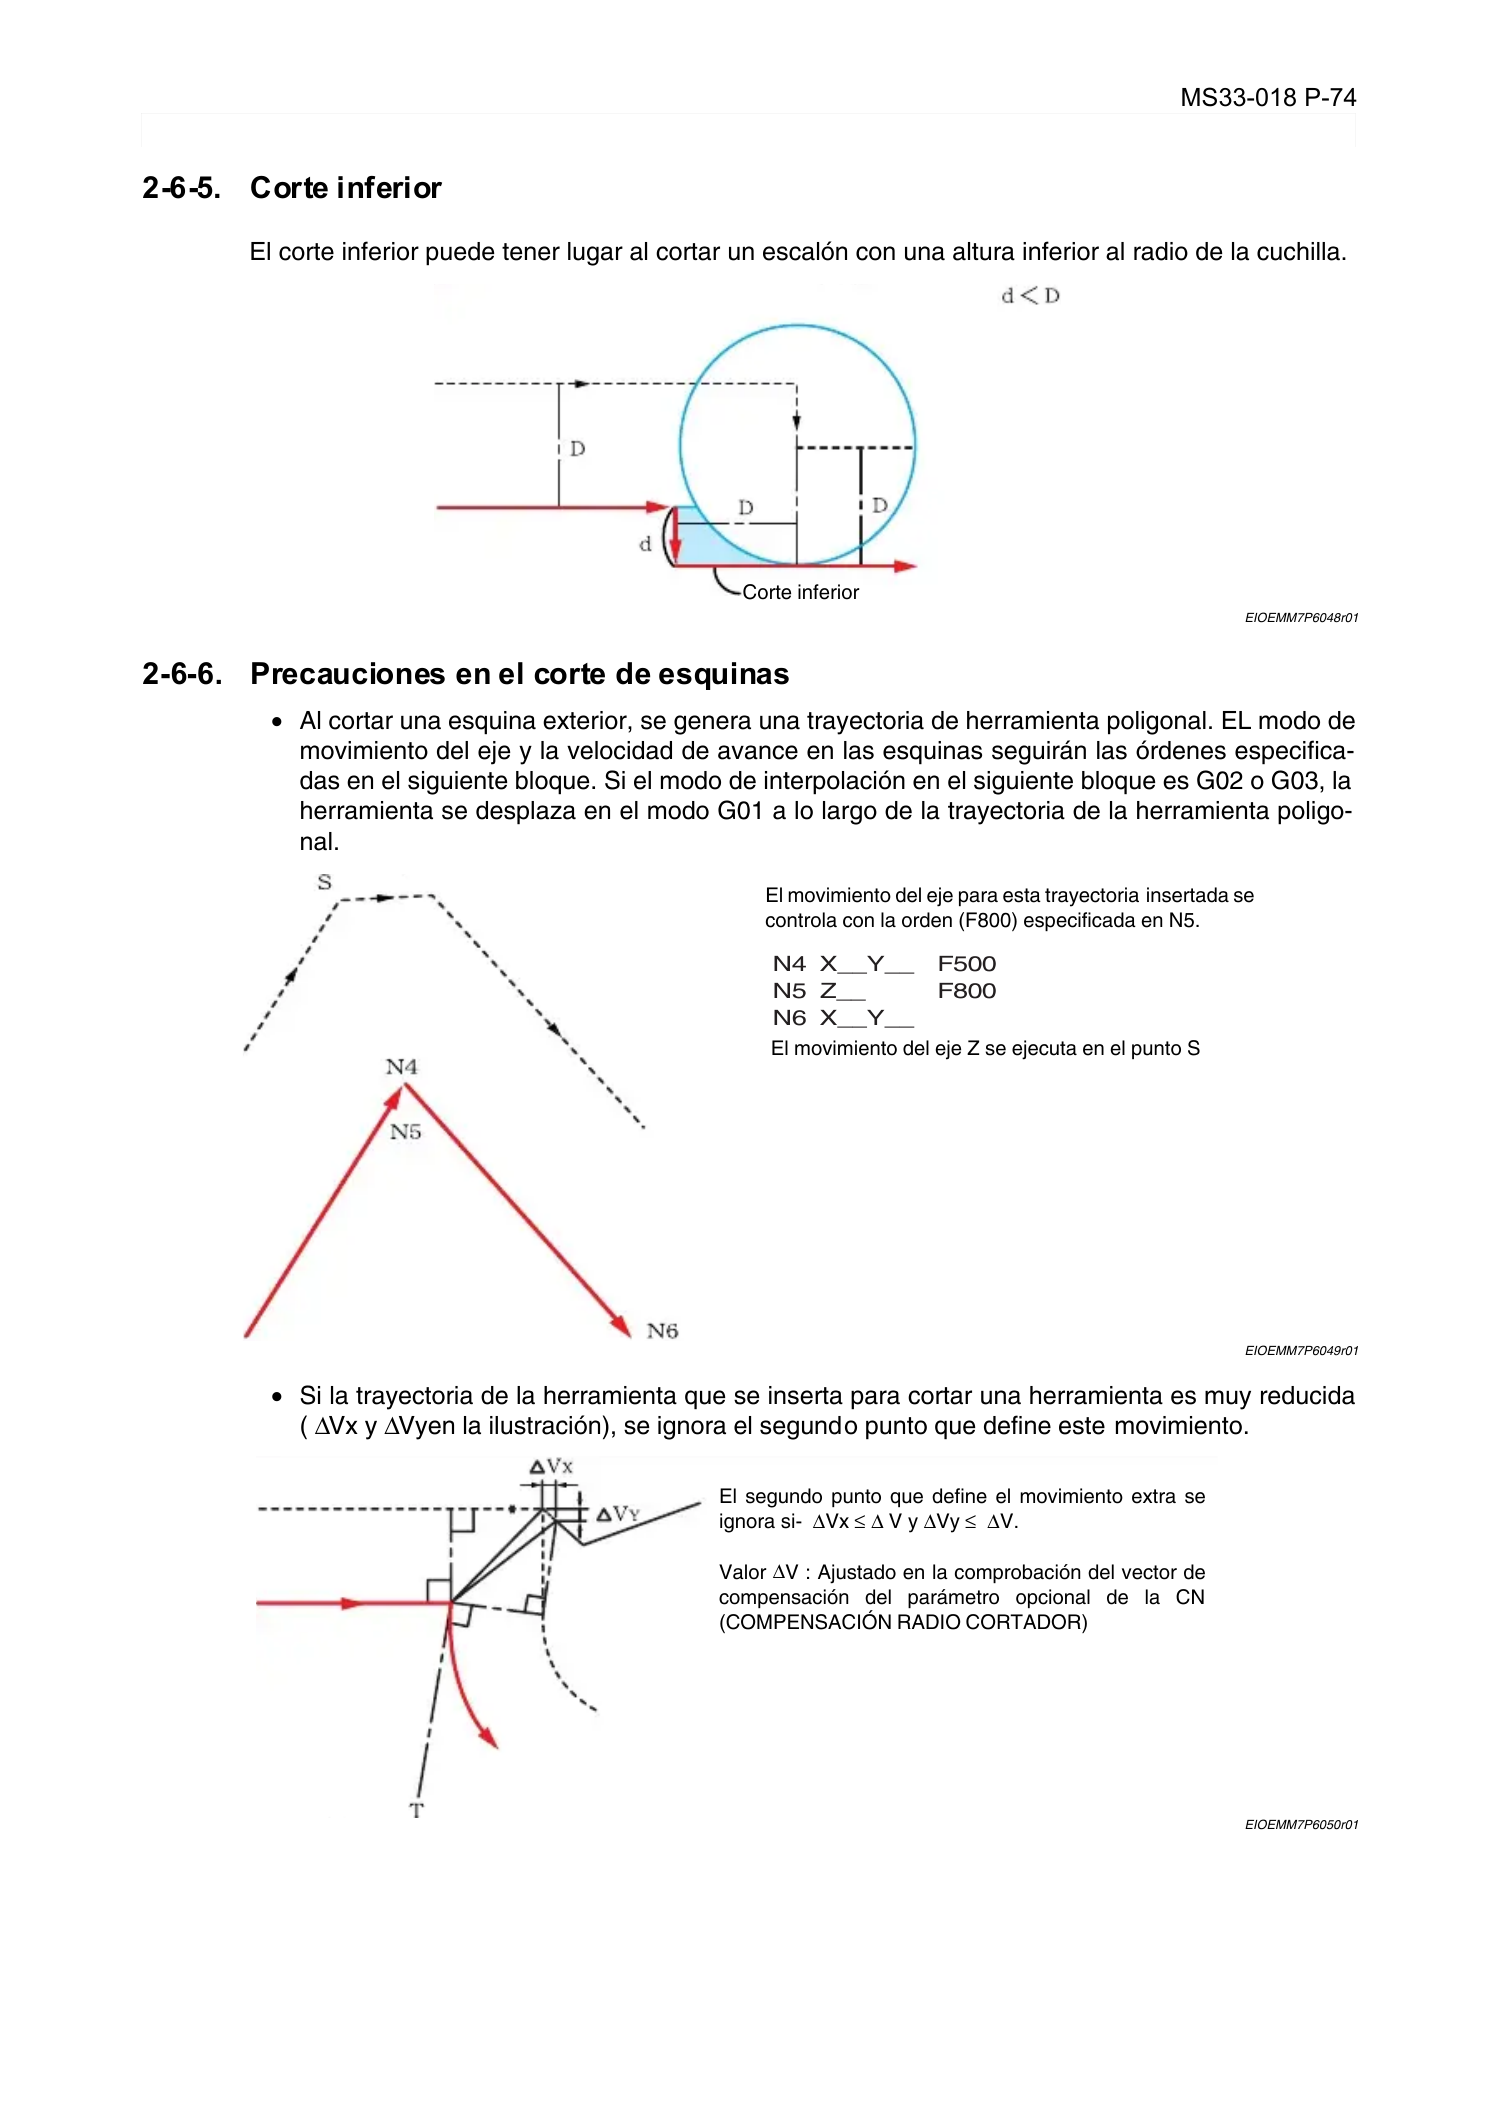
MS33-018 P-74
SECCIÓN 6 FUNCIONES DE DECALAJE
2-6-5. Corte inferior
Eeoemm7p6026
El corte inferior puede tener lugar al cortar un escalón con una altura inferior al radio de la cuchilla.
EIOEMM7P6048r01
2-6-6. Precauciones en el corte de esquinas
Eeoemm7p6027
•
Al cortar una esquina exterior, se genera una trayectoria de herramienta poligonal. EL modo de
movimiento del eje y la velocidad de avance en las esquinas seguirán las órdenes especifica-
das en el siguiente bloque. Si el modo de interpolación en el siguiente bloque es G02 o G03, la
herramienta se desplaza en el modo G01 a lo largo de la trayectoria de la herramienta poligo-
nal.
EIOEMM7P6049r01
• Si la trayectoria de la herramienta que se inserta para cortar una herramienta es muy reducida
(
∆
Vx y
∆
Vyen la ilustración), se ignora el segundo punto que define este movimiento.
EIOEMM7P6050r01
Corte inferior
N4 X__Y__
N5 Z__
N6 X__Y__
F500
F800
El movimiento del eje para esta trayectoria insertada se
controla con la orden (F800) especificada en N5.
El movimiento del eje Z se ejecuta en el punto S
El segundo punto que define el movimiento extra se
ignora si-
∆
Vx
≤
∆
V y
∆
Vy
≤
∆
V.
Valor
∆
V : Ajustado en la comprobación del vector de
compensación del parámetro opcional de la CN
(COMPENSACIÓN RADIO CORTADOR)
Page 86
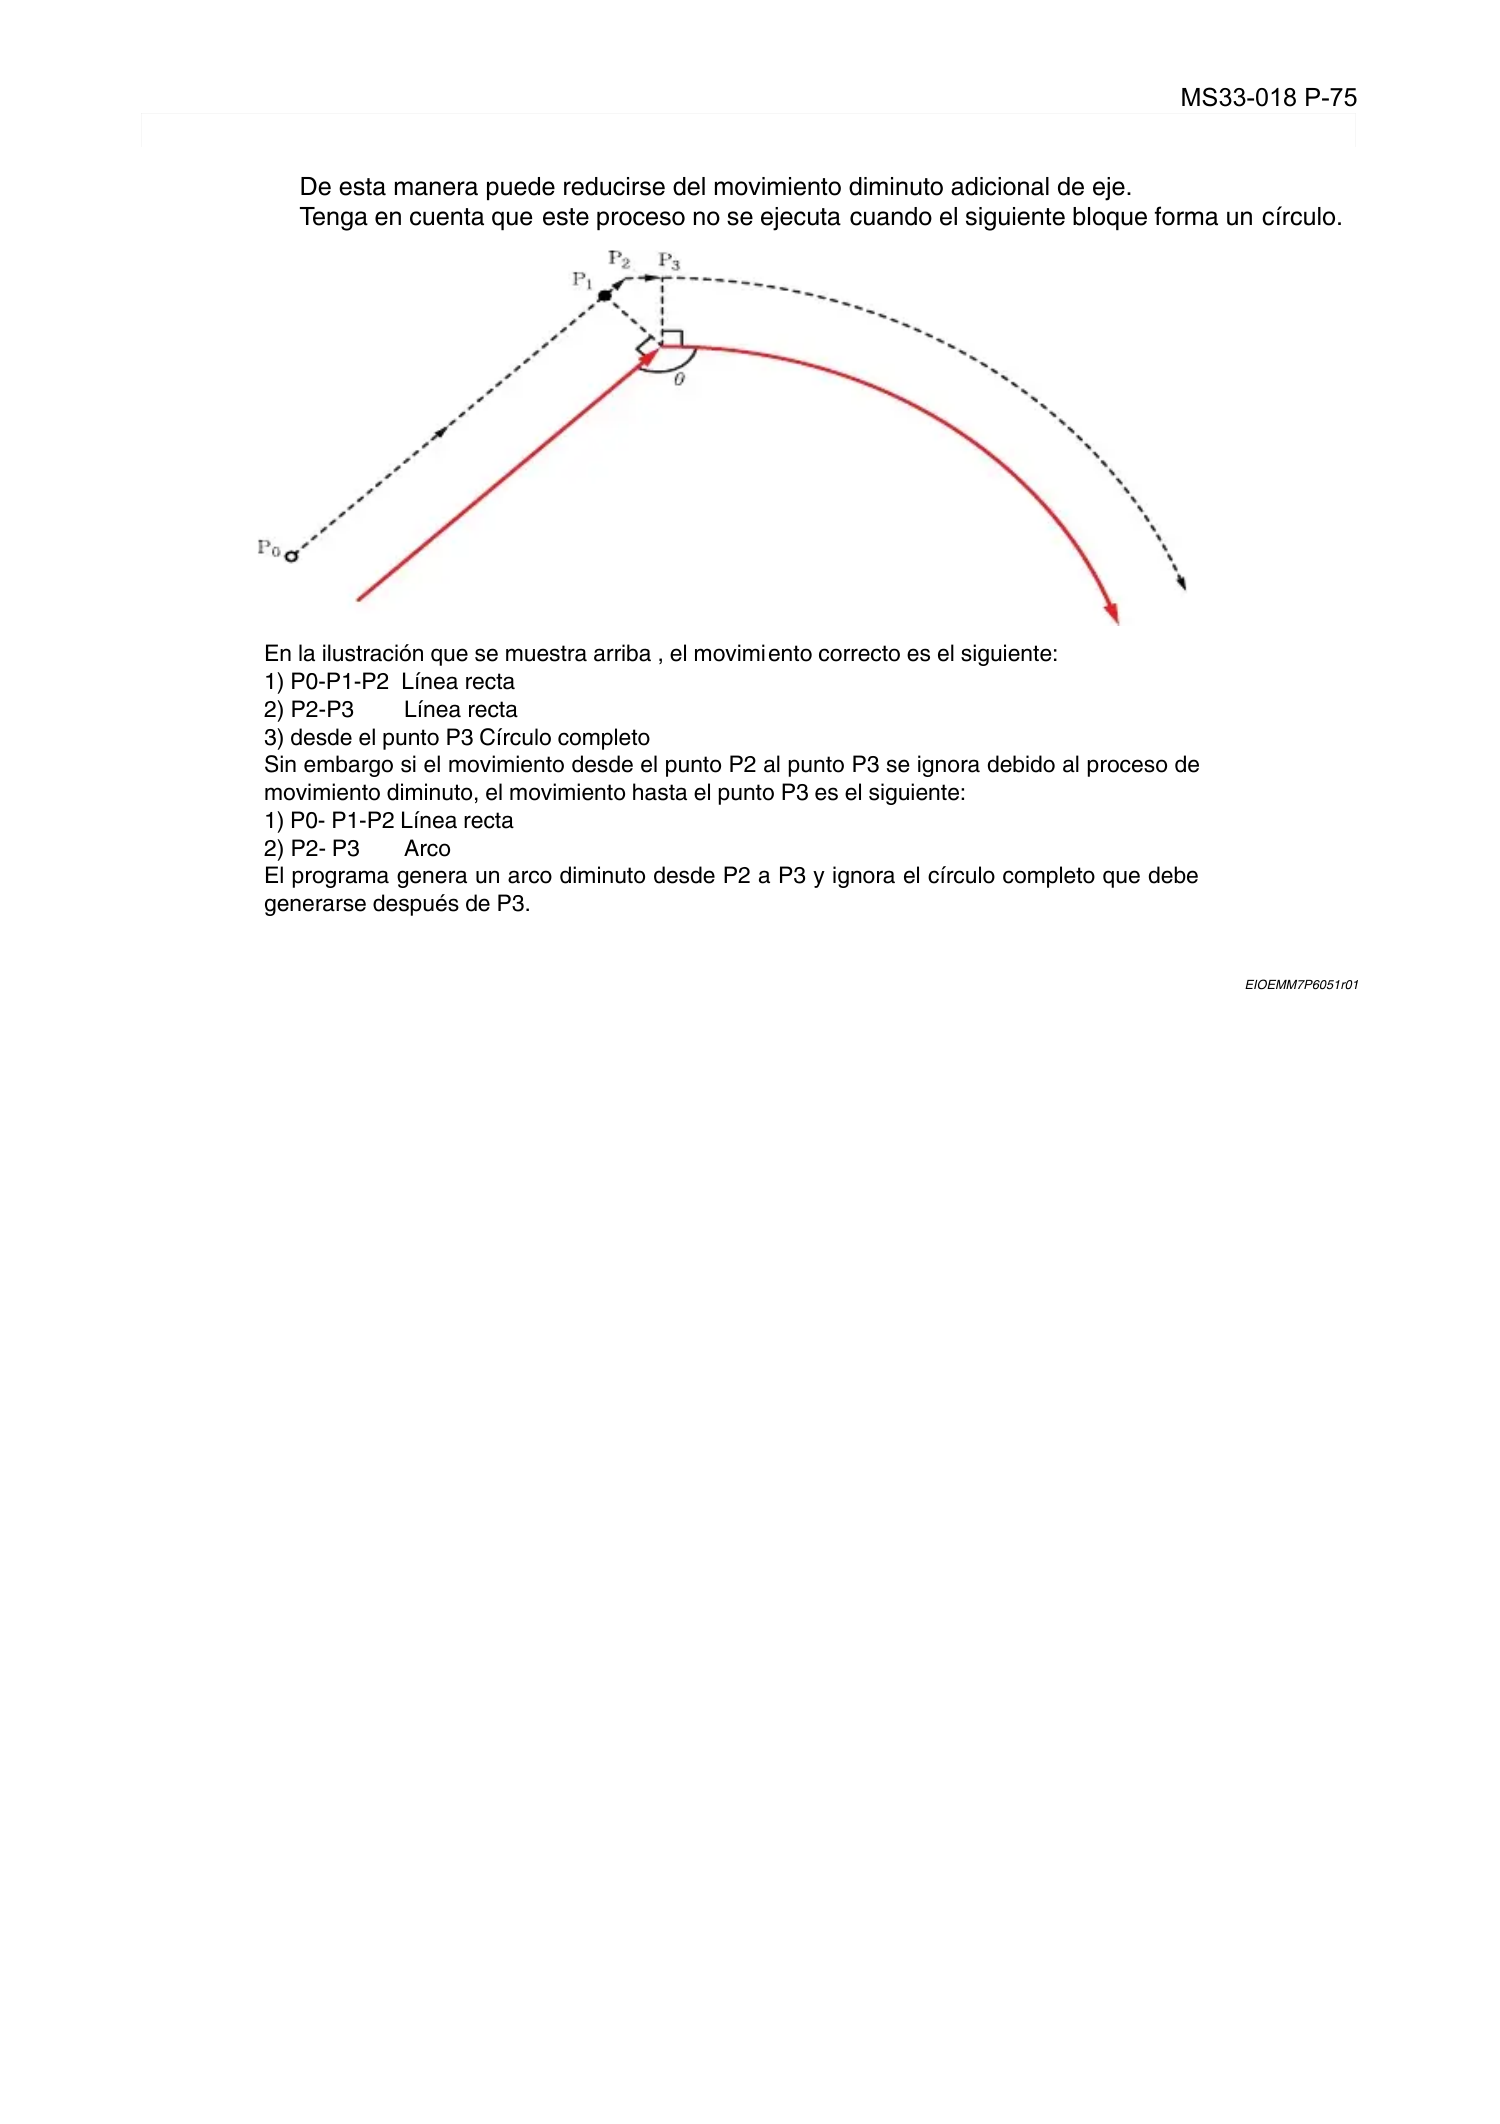
MS33-018 P-75
SECCIÓN 6 FUNCIONES DE DECALAJE
De esta manera puede reducirse del movimiento diminuto adicional de eje.
Tenga en cuenta que este proceso no se ejecuta cuando el siguiente bloque forma un círculo.
EIOEMM7P6051r01
En la ilustración que se muestra arriba , el movimiento correcto es el siguiente:
1) P0-P1-P2 Línea recta
2) P2-P3 Línea recta
3) desde el punto P3 Círculo completo
Sin embargo si el movimiento desde el punto P2 al punto P3 se ignora debido al proceso de
movimiento diminuto, el movimiento hasta el punto P3 es el siguiente:
1) P0- P1-P2 Línea recta
2) P2- P3 Arco
El programa genera un arco diminuto desde P2 a P3 y ignora el círculo completo que debe
generarse después de P3.
Page 87
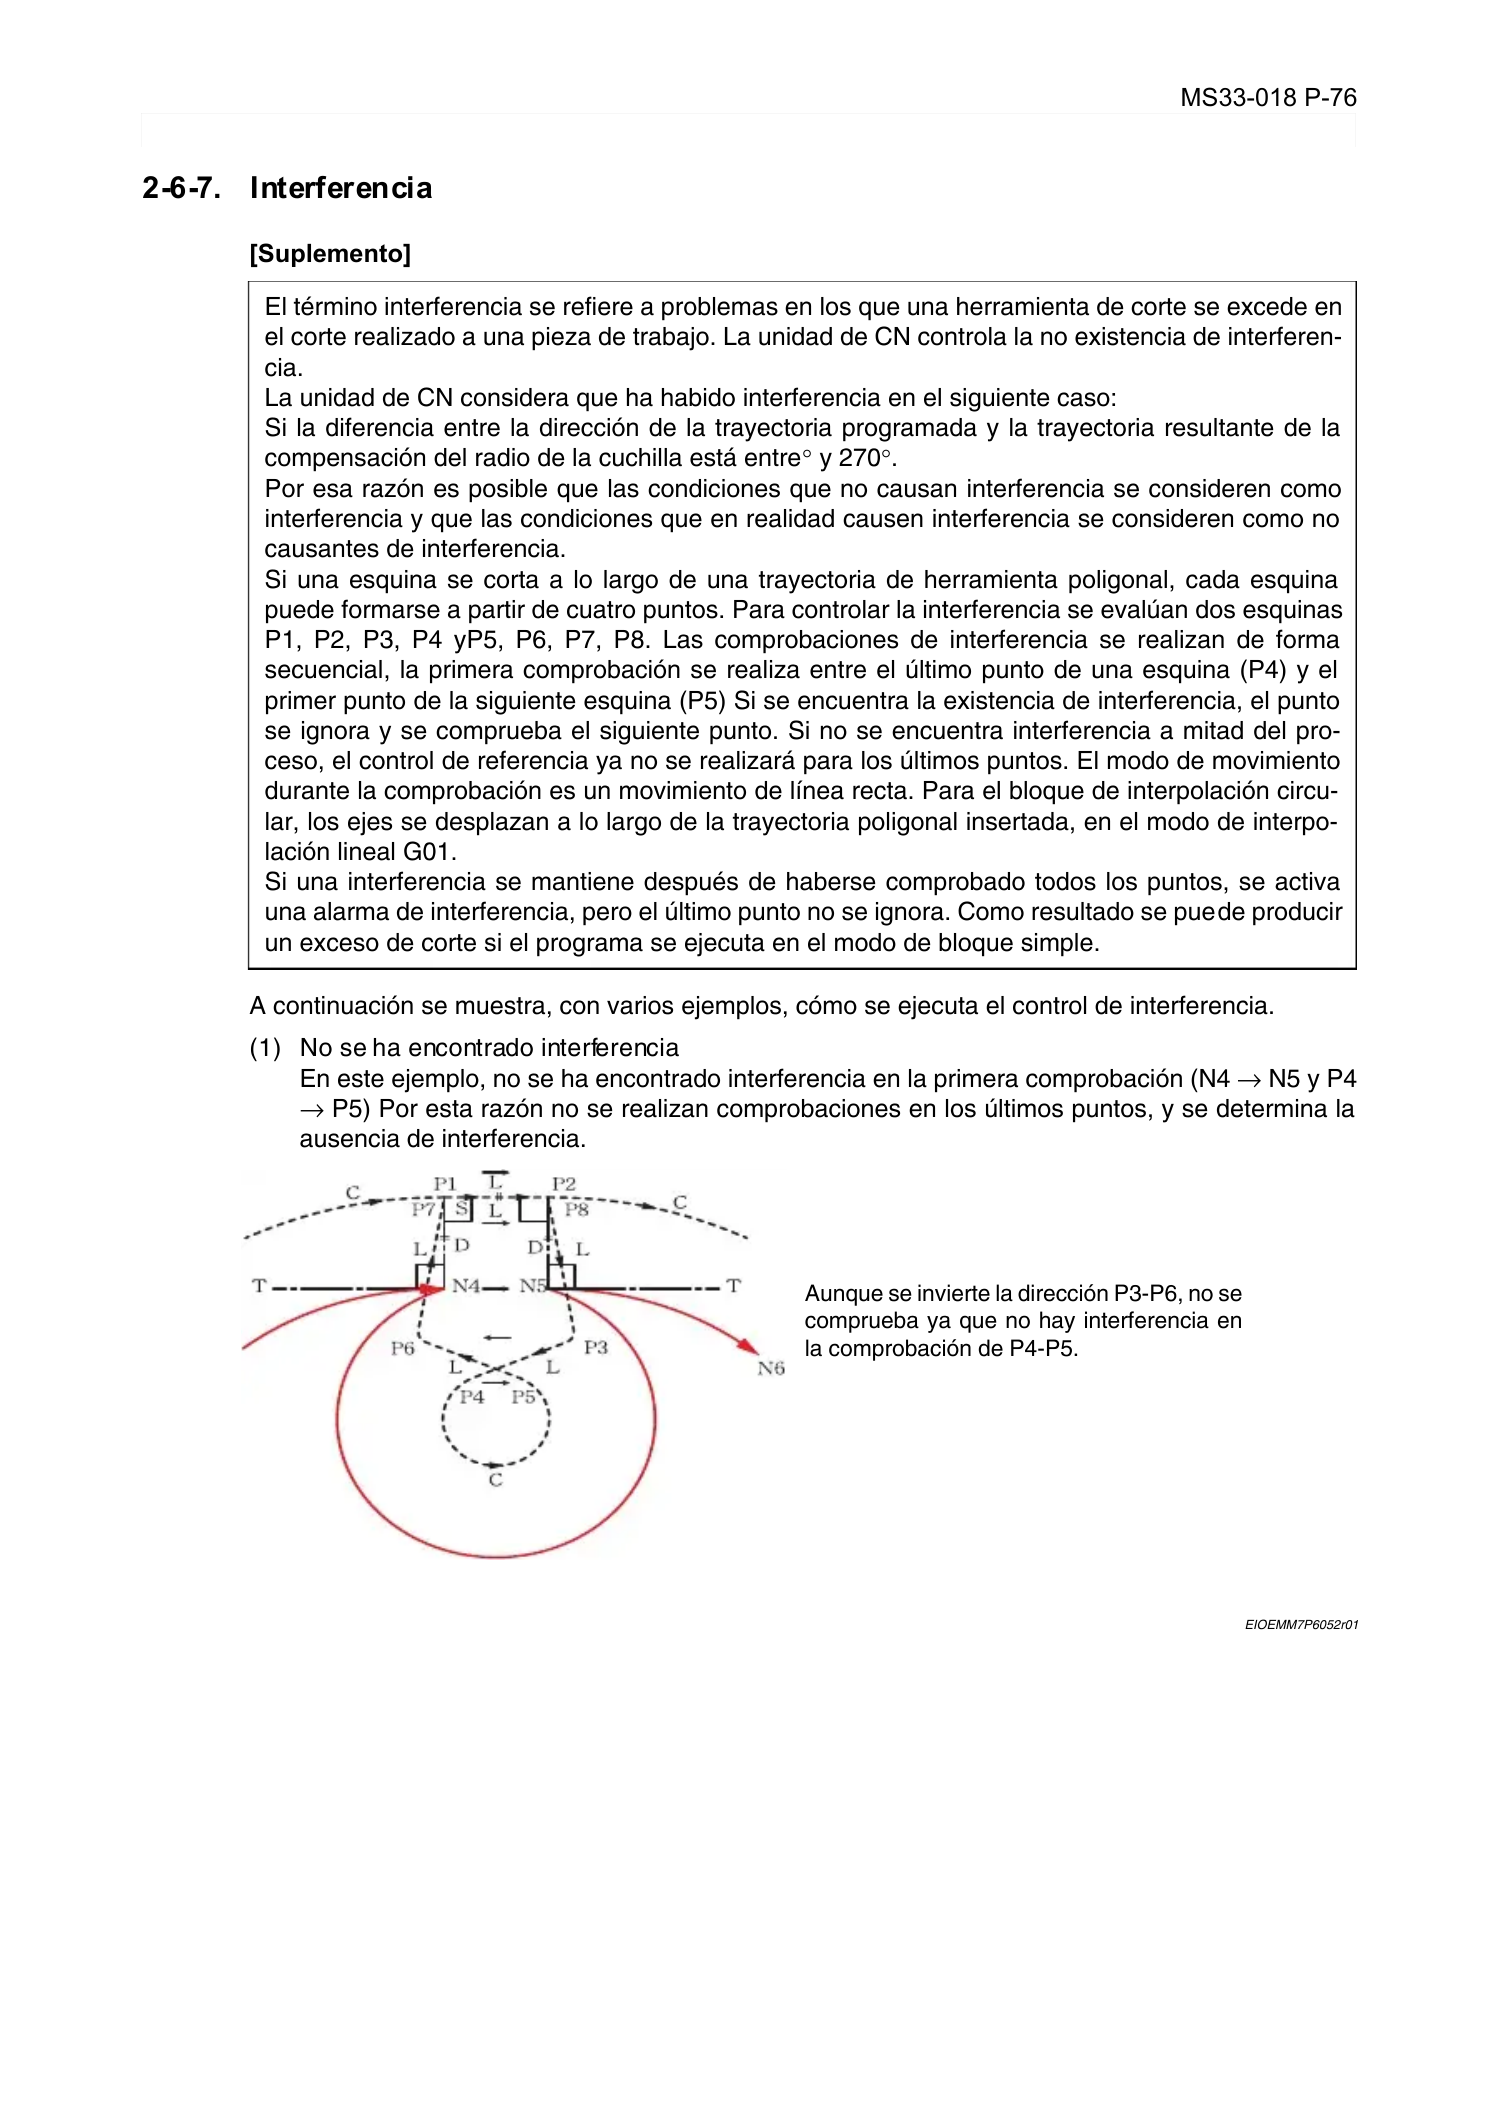
MS33-018 P-76
SECCIÓN 6 FUNCIONES DE DECALAJE
2-6-7. Interferencia
Eeoemm7p6028
[Suplemento]
A continuación se muestra, con varios ejemplos, cómo se ejecuta el control de interferencia.
(1) No se ha encontrado interferencia
En este ejemplo, no se ha encontrado interferencia en la primera comprobación (N4
→
N5 y P4
→
P5) Por esta razón no se realizan comprobaciones en los últimos puntos, y se determina la
ausencia de interferencia.
EIOEMM7P6052r01
El término interferencia se refiere a problemas en los que una herramienta de corte se excede en
el corte realizado a una pieza de trabajo. La unidad de CN controla la no existencia de interferen-
cia.
La unidad de CN considera que ha habido interferencia en el siguiente caso:
Si la diferencia entre la dirección de la trayectoria programada y la trayectoria resultante de la
compensación del radio de la cuchilla está entre
°
y 270
°
.
Por esa razón es posible que las condiciones que no causan interferencia se consideren como
interferencia y que las condiciones que en realidad causen interferencia se consideren como no
causantes de interferencia.
Si una esquina se corta a lo largo de una trayectoria de herramienta poligonal, cada esquina
puede formarse a partir de cuatro puntos. Para controlar la interferencia se evalúan dos esquinas
P1, P2, P3, P4 yP5, P6, P7, P8. Las comprobaciones de interferencia se realizan de forma
secuencial, la primera comprobación se realiza entre el último punto de una esquina (P4) y el
primer punto de la siguiente esquina (P5) Si se encuentra la existencia de interferencia, el punto
se ignora y se comprueba el siguiente punto. Si no se encuentra interferencia a mitad del pro-
ceso, el control de referencia ya no se realizará para los últimos puntos. El modo de movimiento
durante la comprobación es un movimiento de línea recta. Para el bloque de interpolación circu-
lar, los ejes se desplazan a lo largo de la trayectoria poligonal insertada, en el modo de interpo-
lación lineal G01.
Si una interferencia se mantiene después de haberse comprobado todos los puntos, se activa
una alarma de interferencia, pero el último punto no se ignora. Como resultado se puede producir
un exceso de corte si el programa se ejecuta en el modo de bloque simple.
Aunque se invierte la dirección P3-P6, no se
comprueba ya que no hay interferencia en
la comprobación de P4-P5.
Page 88
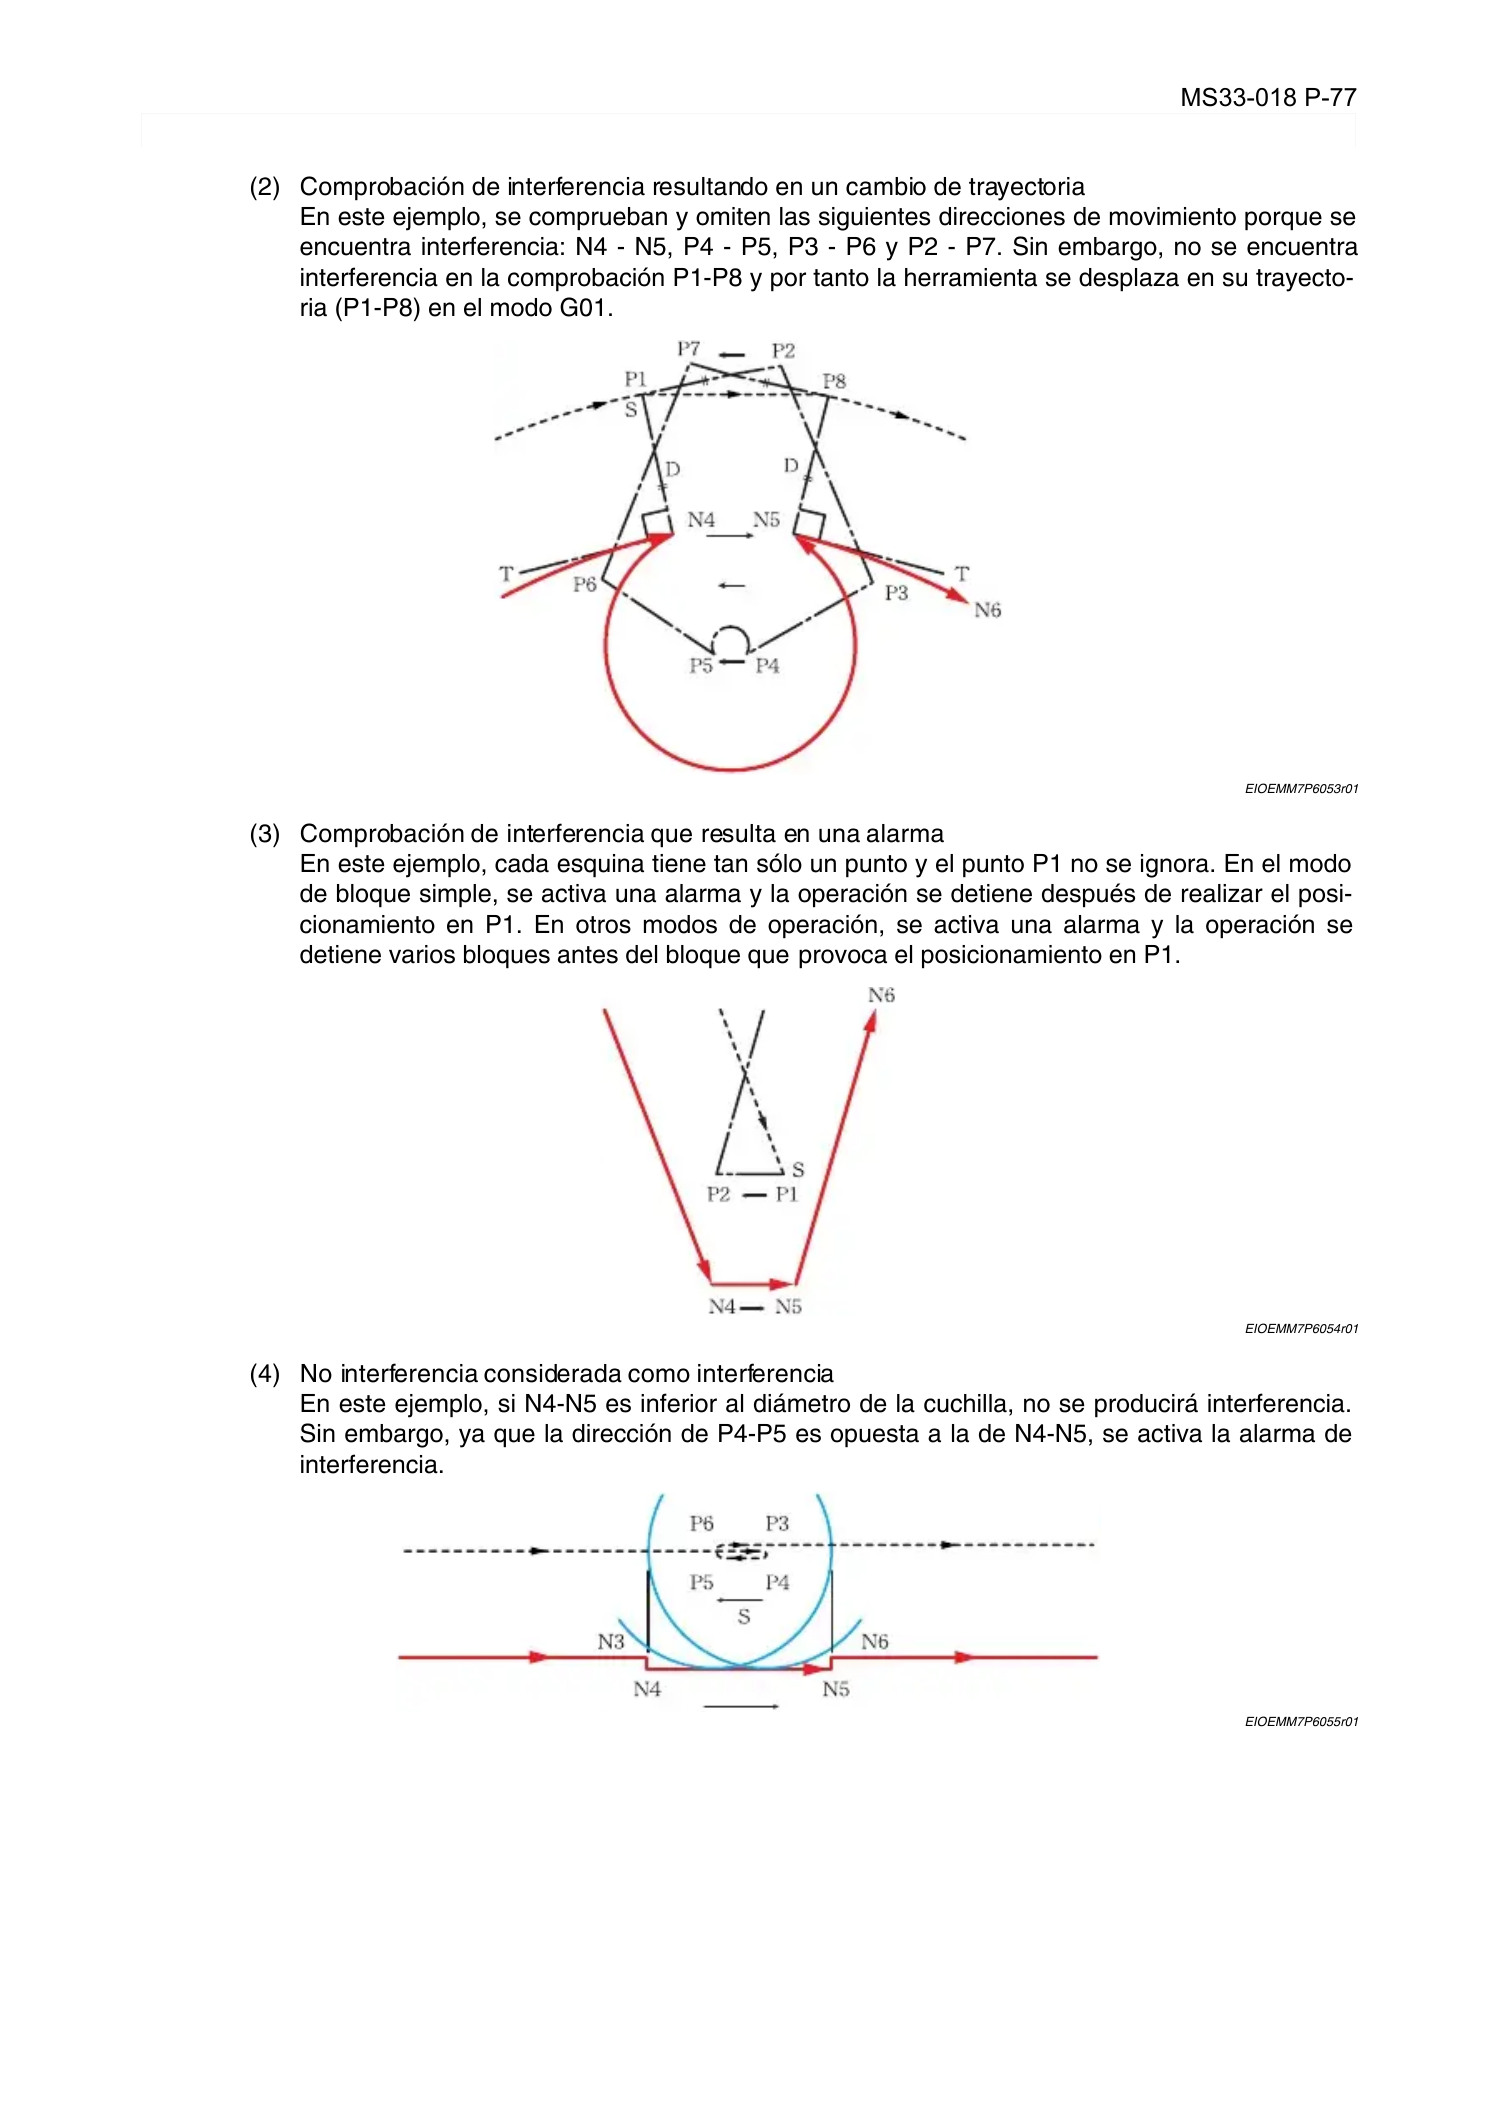
MS33-018 P-77
SECCIÓN 6 FUNCIONES DE DECALAJE
(2) Comprobación de interferencia resultando en un cambio de trayectoria
En este ejemplo, se comprueban y omiten las siguientes direcciones de movimiento porque se
encuentra interferencia: N4 - N5, P4 - P5, P3 - P6 y P2 - P7. Sin embargo, no se encuentra
interferencia en la comprobación P1-P8 y por tanto la herramienta se desplaza en su trayecto-
ria (P1-P8) en el modo G01.
EIOEMM7P6053r01
(3) Comprobación de interferencia que resulta en una alarma
En este ejemplo, cada esquina tiene tan sólo un punto y el punto P1 no se ignora. En el modo
de bloque simple, se activa una alarma y la operación se detiene después de realizar el posi-
cionamiento en P1. En otros modos de operación, se activa una alarma y la operación se
detiene varios bloques antes del bloque que provoca el posicionamiento en P1.
EIOEMM7P6054r01
(4) No interferencia considerada como interferencia
En este ejemplo, si N4-N5 es inferior al diámetro de la cuchilla, no se producirá interferencia.
Sin embargo, ya que la dirección de P4-P5 es opuesta a la de N4-N5, se activa la alarma de
interferencia.
EIOEMM7P6055r01
Page 89
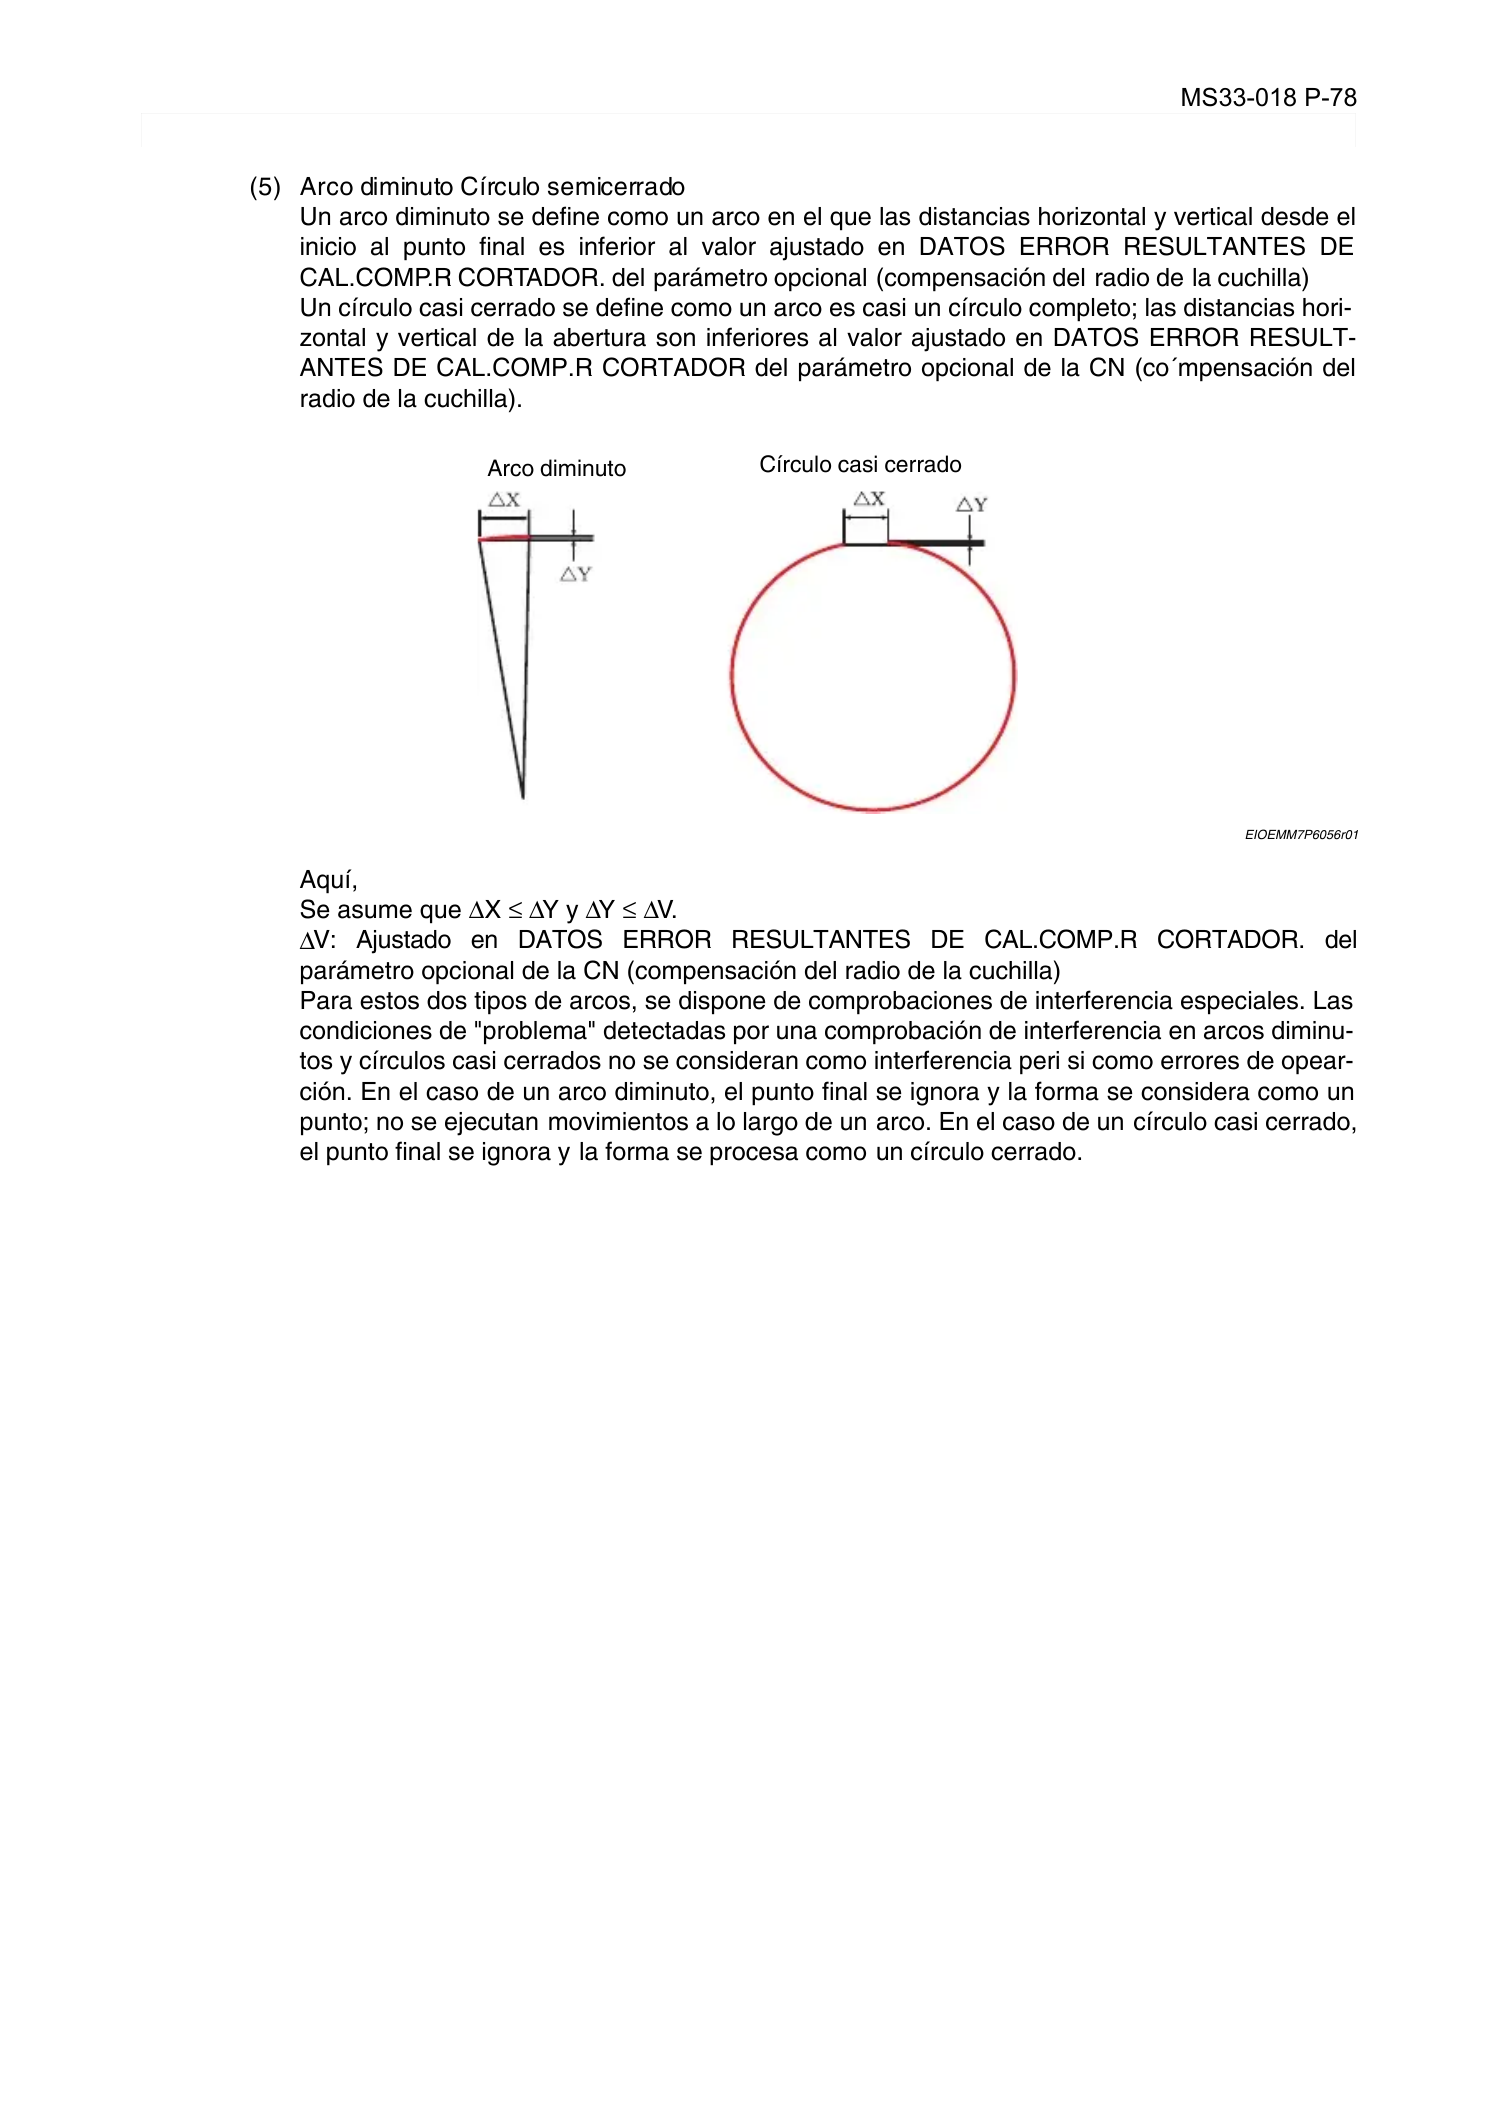
MS33-018 P-78
SECCIÓN 6 FUNCIONES DE DECALAJE
(5) Arco diminuto Círculo semicerrado
Un arco diminuto se define como un arco en el que las distancias horizontal y vertical desde el
inicio al punto final es inferior al valor ajustado en DATOS ERROR RESULTANTES DE
CAL.COMP.R CORTADOR. del parámetro opcional (compensación del radio de la cuchilla)
Un círculo casi cerrado se define como un arco es casi un círculo completo; las distancias hori-
zontal y vertical de la abertura son inferiores al valor ajustado en DATOS ERROR RESULT-
ANTES DE CAL.COMP.R CORTADOR del parámetro opcional de la CN (co´mpensación del
radio de la cuchilla).
EIOEMM7P6056r01
Aquí,
Se asume que
∆
X
≤
∆
Y y
∆
Y
≤
∆
V.
∆
V: Ajustado en DATOS ERROR RESULTANTES DE CAL.COMP.R CORTADOR. del
parámetro opcional de la CN (compensación del radio de la cuchilla)
Para estos dos tipos de arcos, se dispone de comprobaciones de interferencia especiales. Las
condiciones de "problema" detectadas por una comprobación de interferencia en arcos diminu-
tos y círculos casi cerrados no se consideran como interferencia peri si como errores de opear-
ción. En el caso de un arco diminuto, el punto final se ignora y la forma se considera como un
punto; no se ejecutan movimientos a lo largo de un arco. En el caso de un círculo casi cerrado,
el punto final se ignora y la forma se procesa como un círculo cerrado.
Arco diminuto
Círculo casi cerrado
Page 90
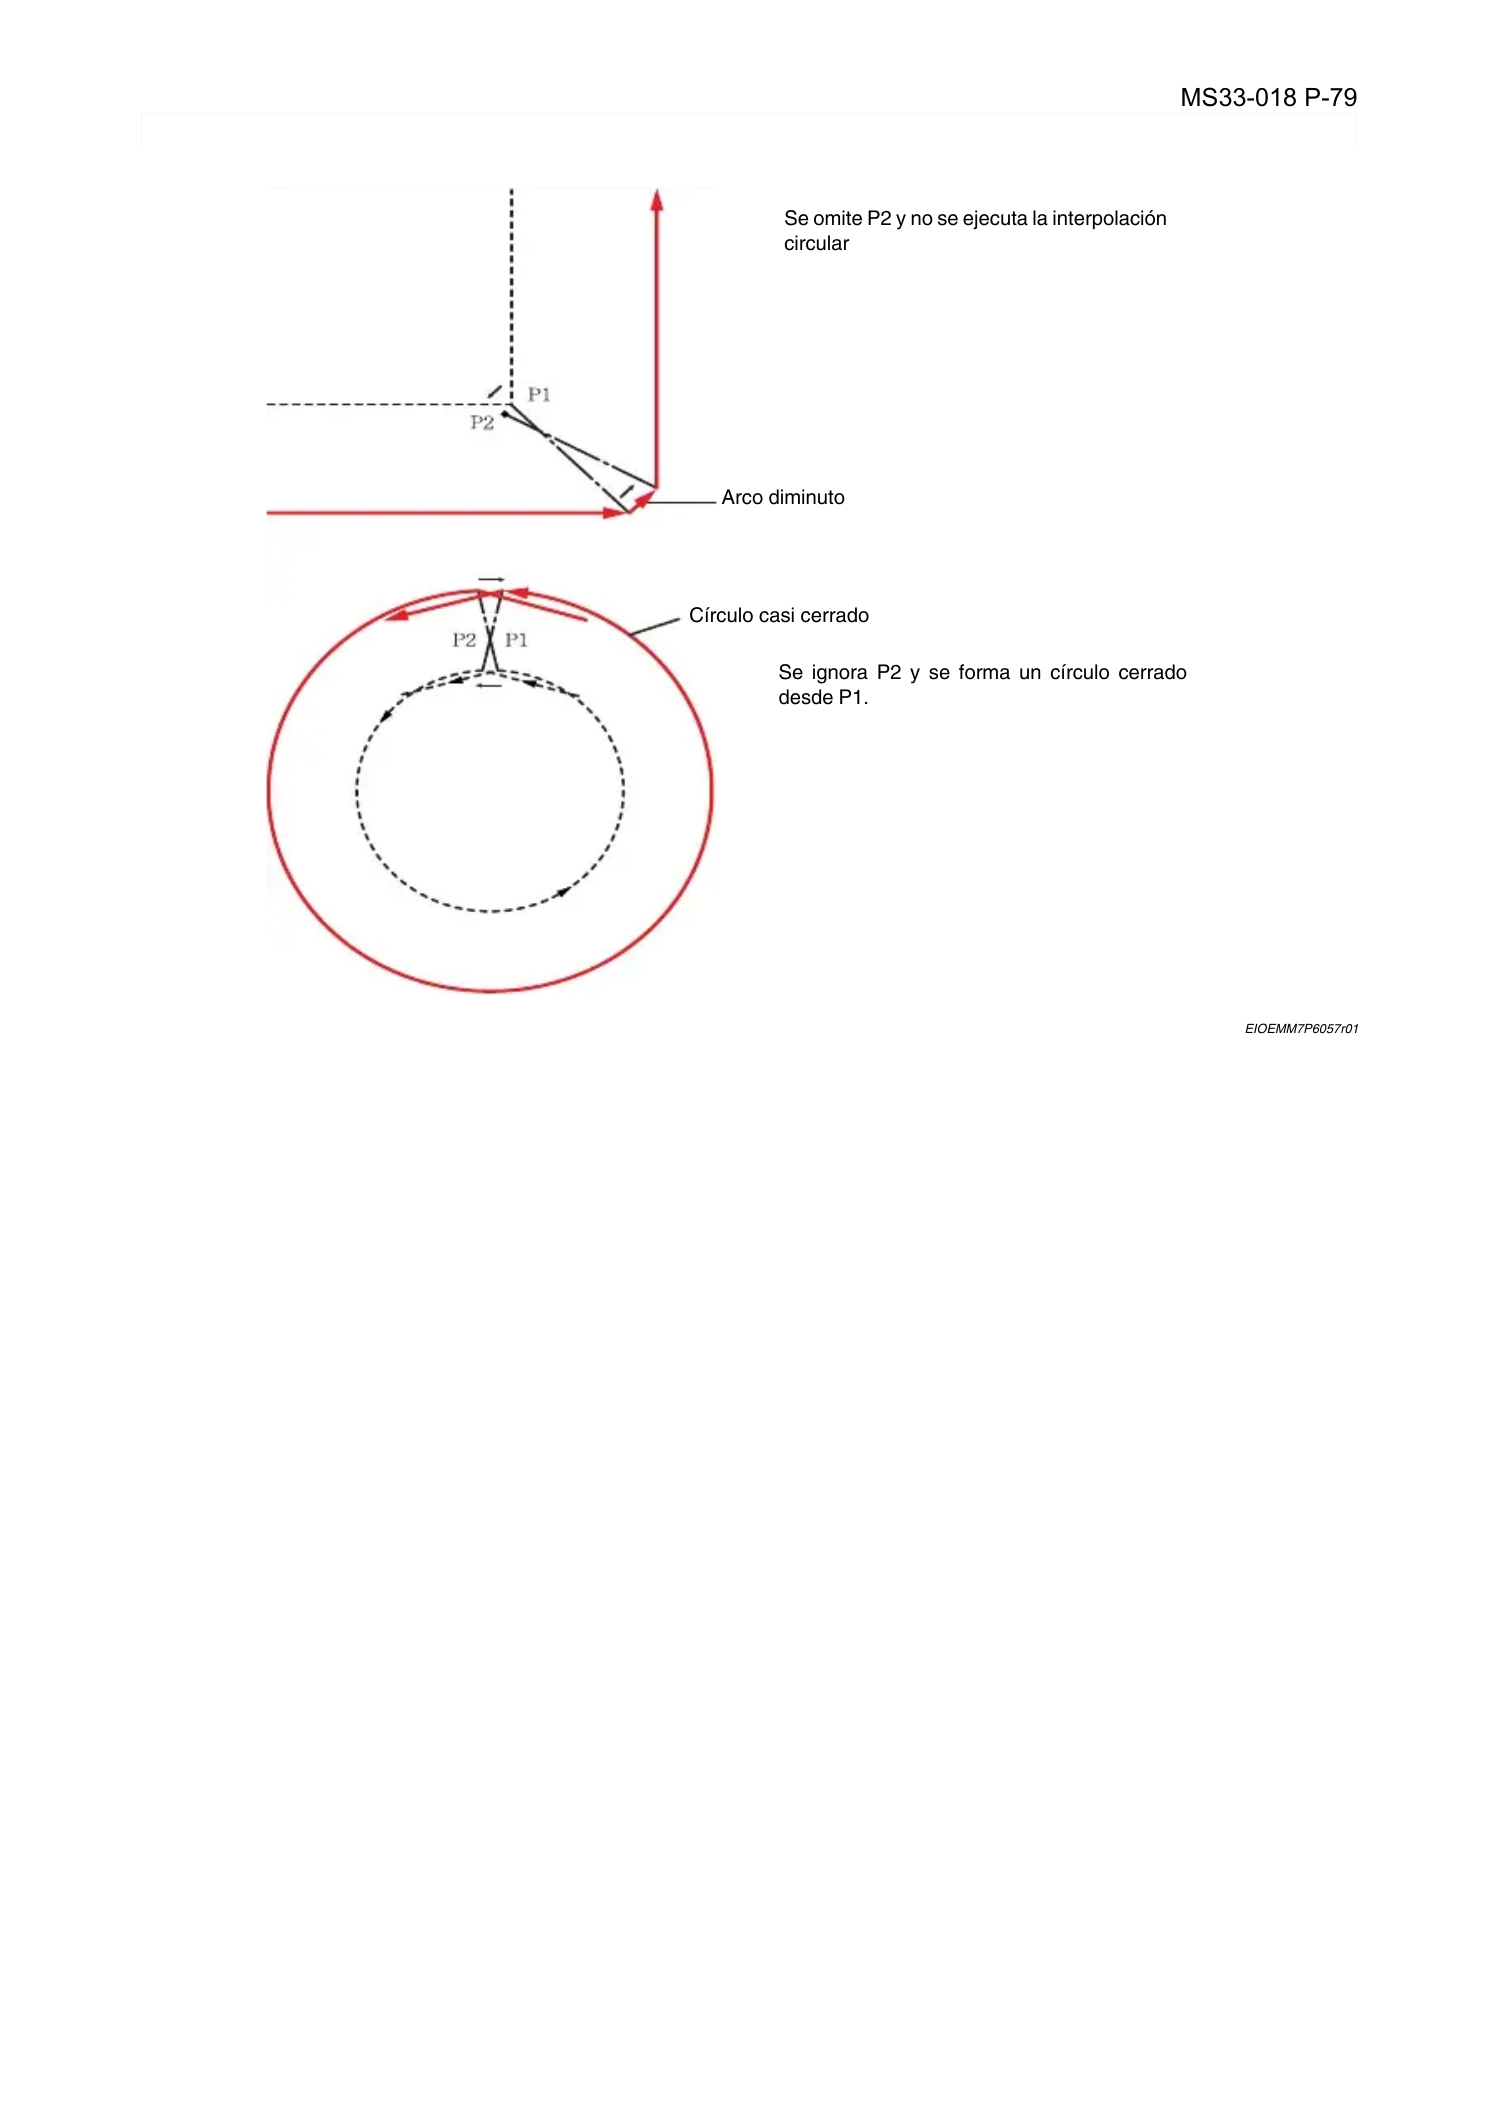
MS33-018 P-79
SECCIÓN 6 FUNCIONES DE DECALAJE
EIOEMM7P6057r01
Se omite P2 y no se ejecuta la interpolación
circular
Arco diminuto
Círculo casi cerrado
Se ignora P2 y se forma un círculo cerrado
desde P1.
Page 91
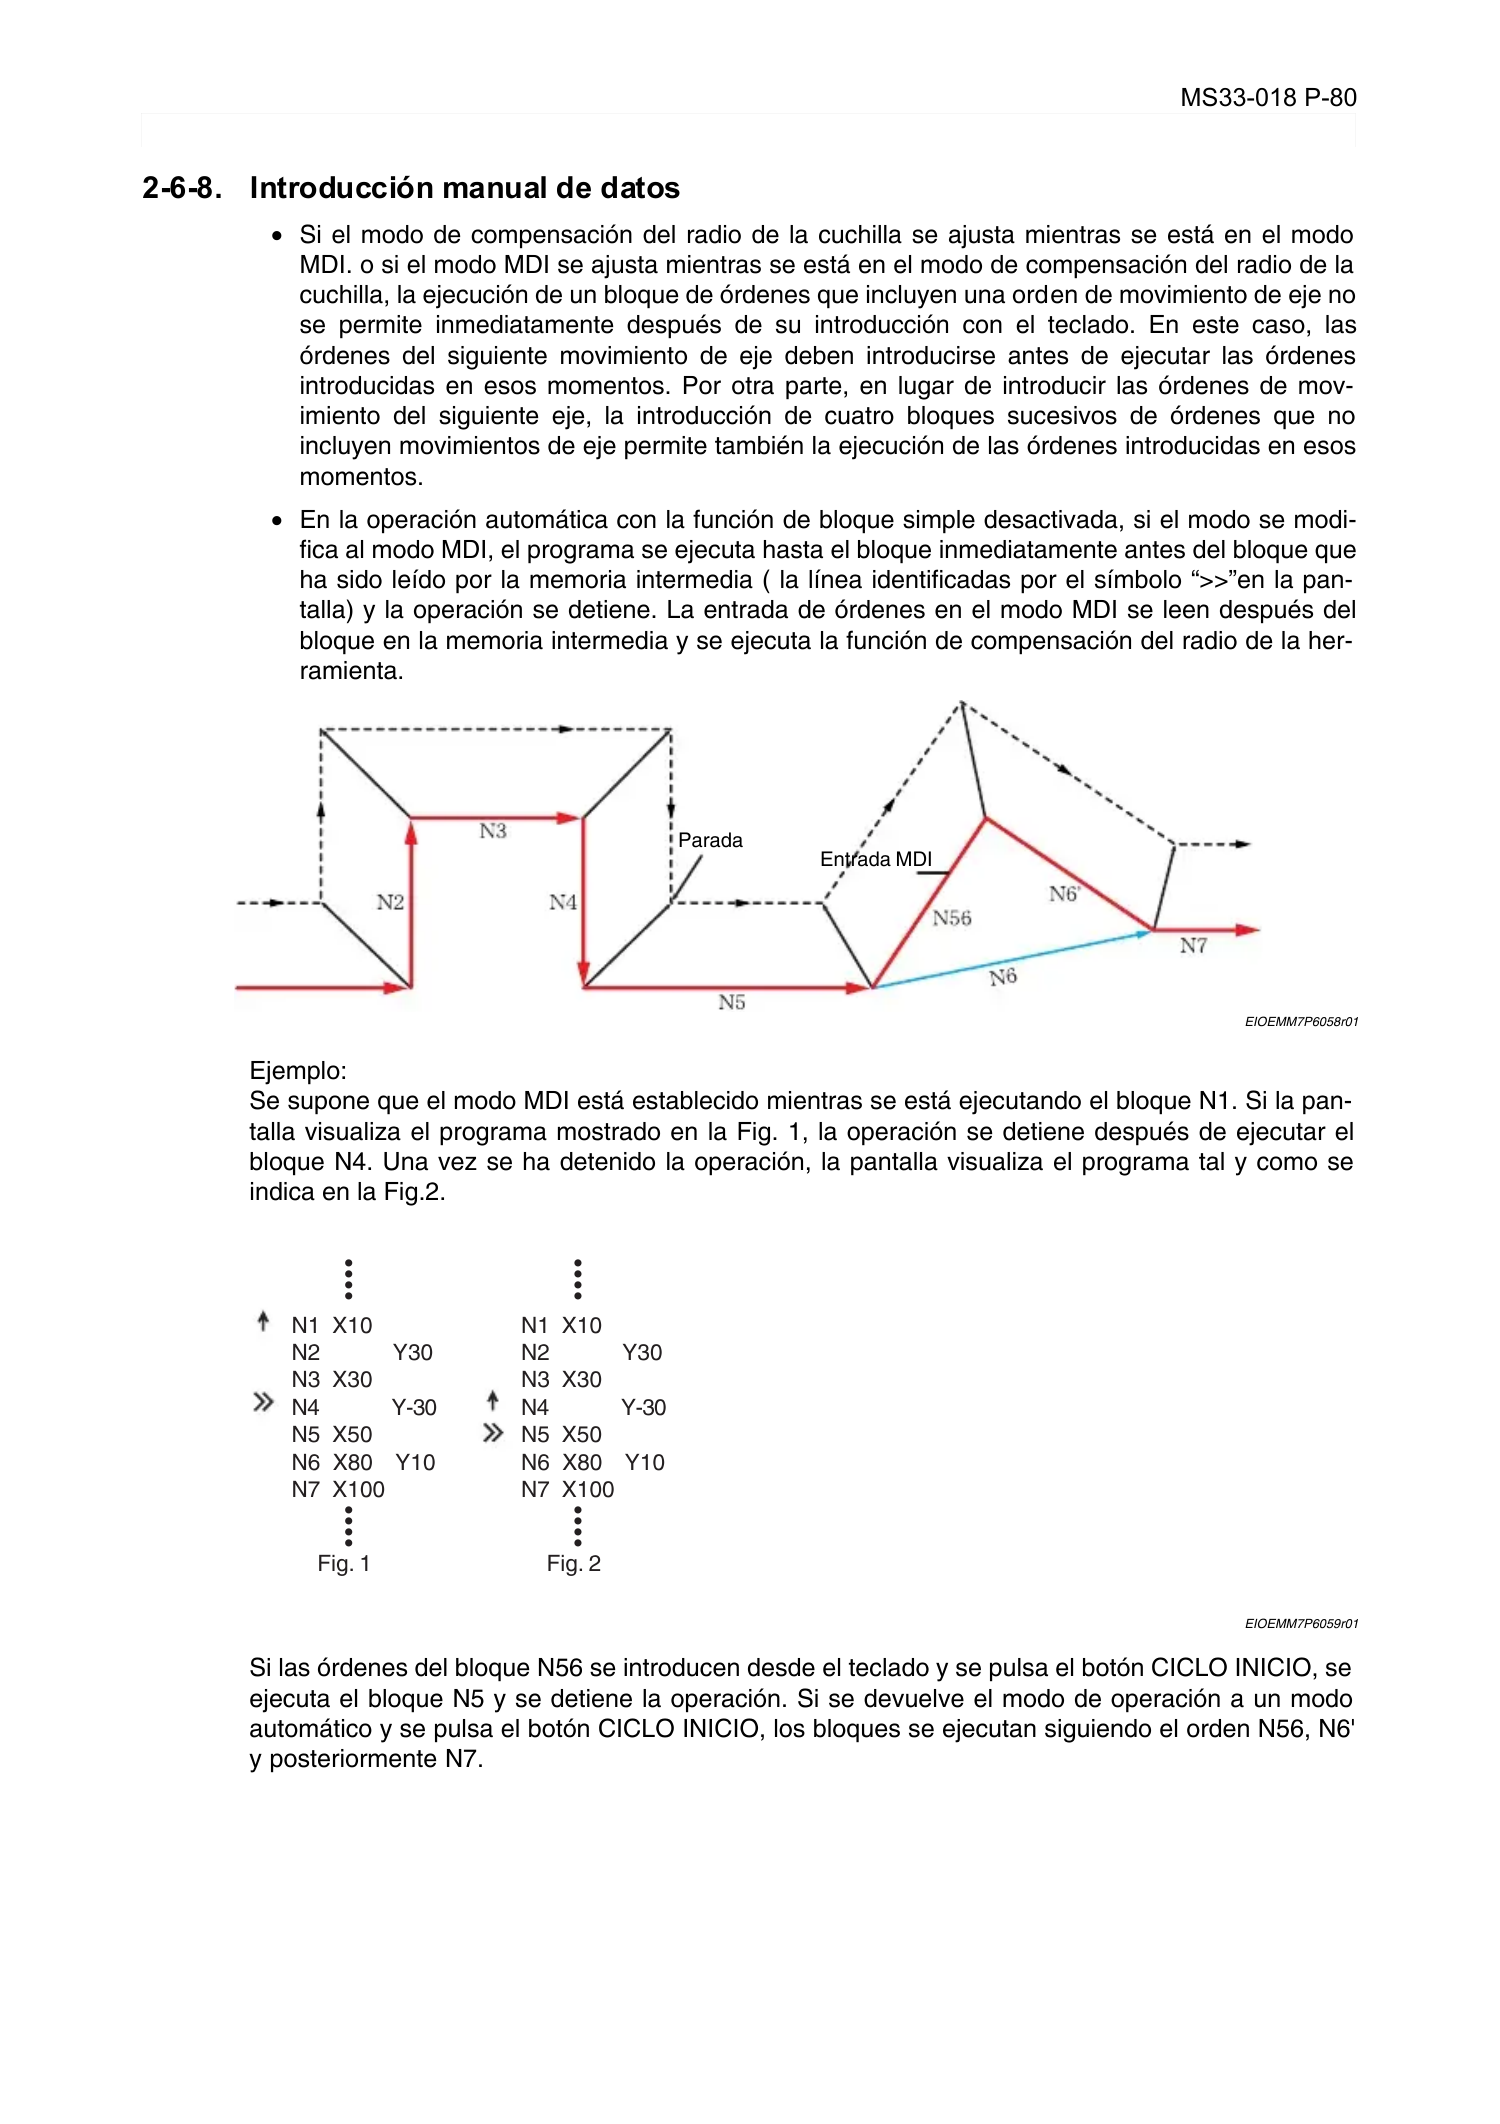
MS33-018 P-80
SECCIÓN 6 FUNCIONES DE DECALAJE
2-6-8. Introducción manual de datos
Eeoemm7p6029
•
Si el modo de compensación del radio de la cuchilla se ajusta mientras se está en el modo
MDI. o si el modo MDI se ajusta mientras se está en el modo de compensación del radio de la
cuchilla, la ejecución de un bloque de órdenes que incluyen una orden de movimiento de eje no
se permite inmediatamente después de su introducción con el teclado. En este caso, las
órdenes del siguiente movimiento de eje deben introducirse antes de ejecutar las órdenes
introducidas en esos momentos. Por otra parte, en lugar de introducir las órdenes de mov-
imiento del siguiente eje, la introducción de cuatro bloques sucesivos de órdenes que no
incluyen movimientos de eje permite también la ejecución de las órdenes introducidas en esos
momentos.
•
En la operación automática con la función de bloque simple desactivada, si el modo se modi-
fica al modo MDI, el programa se ejecuta hasta el bloque inmediatamente antes del bloque que
ha sido leído por la memoria intermedia ( la línea identificadas por el símbolo “>>”en la pan-
talla) y la operación se detiene. La entrada de órdenes en el modo MDI se leen después del
bloque en la memoria intermedia y se ejecuta la función de compensación del radio de la her-
ramienta.
EIOEMM7P6058r01
Ejemplo:
Se supone que el modo MDI está establecido mientras se está ejecutando el bloque N1. Si la pan-
talla visualiza el programa mostrado en la Fig. 1, la operación se detiene después de ejecutar el
bloque N4. Una vez se ha detenido la operación, la pantalla visualiza el programa tal y como se
indica en la Fig.2.
EIOEMM7P6059r01
Si las órdenes del bloque N56 se introducen desde el teclado y se pulsa el botón CICLO INICIO, se
ejecuta el bloque N5 y se detiene la operación. Si se devuelve el modo de operación a un modo
automático y se pulsa el botón CICLO INICIO, los bloques se ejecutan siguiendo el orden N56, N6'
y posteriormente N7.
Parada
Entrada MDI
•
•
•
•
•
•
•
•
N1 X10
N2 Y30
N3 X30
N4 Y-30
N5 X50
N6 X80 Y10
N7 X100
•
•
•
•
•
•
•
•
N1 X10
N2 Y30
N3 X30
N4 Y-30
N5 X50
N6 X80 Y10
N7 X100
Fig. 1 Fig. 2
Page 92
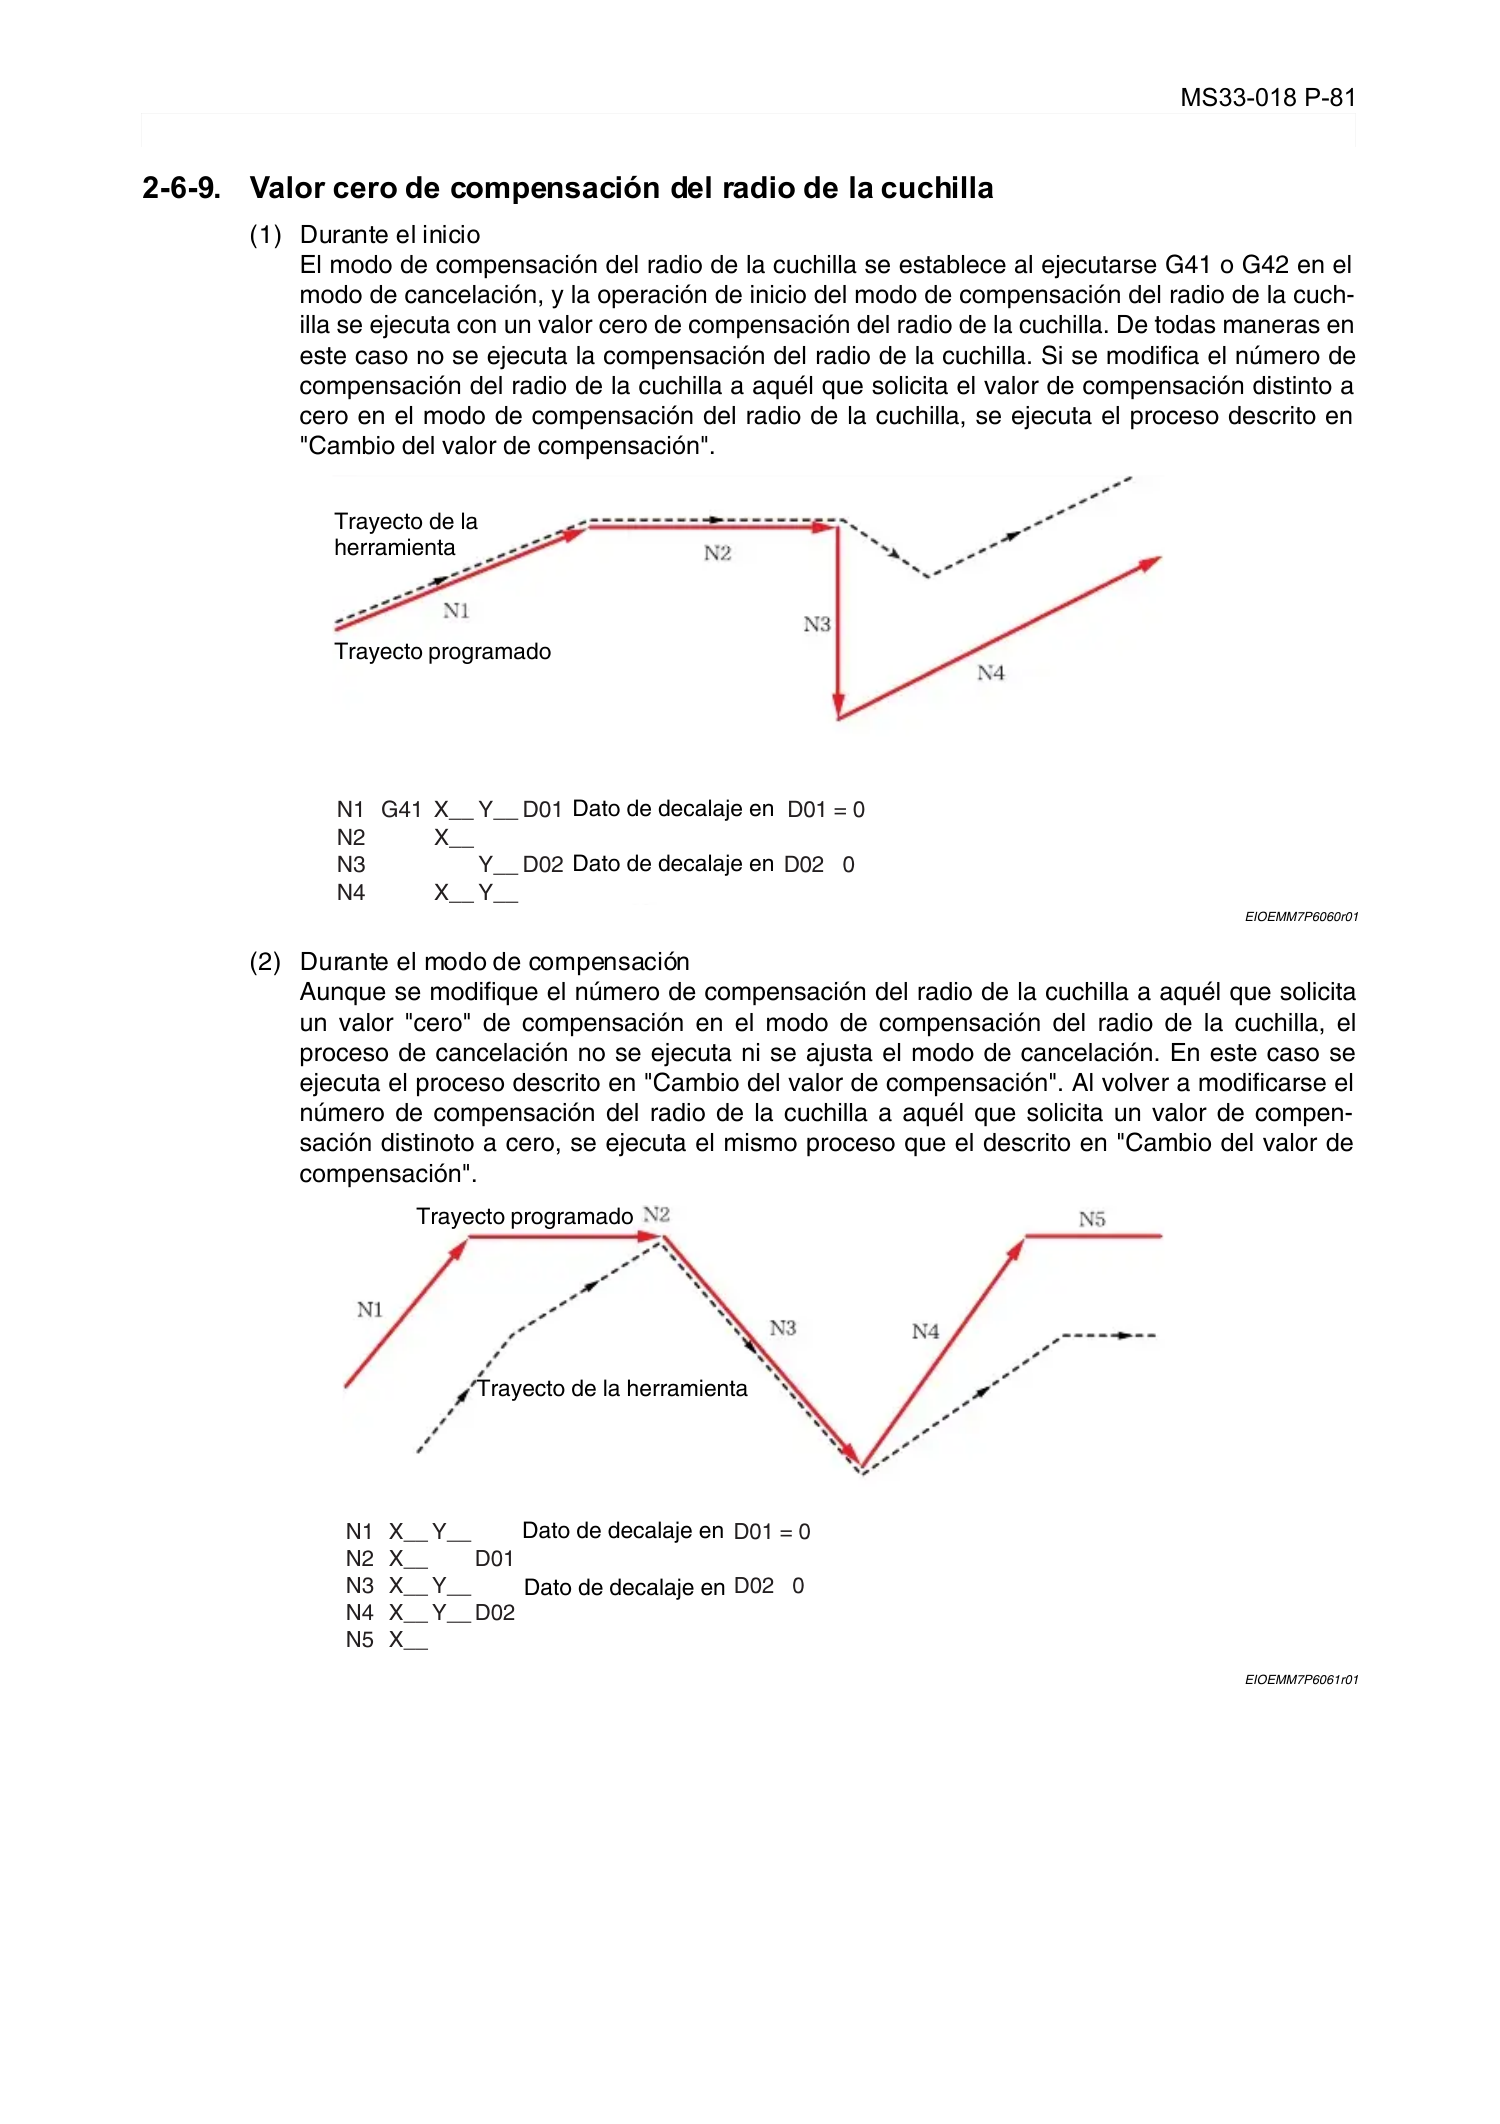
MS33-018 P-81
SECCIÓN 6 FUNCIONES DE DECALAJE
2-6-9. Valor cero de compensación del radio de la cuchilla
Eeoemm7p6030
(1) Durante el inicio
El modo de compensación del radio de la cuchilla se establece al ejecutarse G41 o G42 en el
modo de cancelación, y la operación de inicio del modo de compensación del radio de la cuch-
illa se ejecuta con un valor cero de compensación del radio de la cuchilla. De todas maneras en
este caso no se ejecuta la compensación del radio de la cuchilla. Si se modifica el número de
compensación del radio de la cuchilla a aquél que solicita el valor de compensación distinto a
cero en el modo de compensación del radio de la cuchilla, se ejecuta el proceso descrito en
"Cambio del valor de compensación".
EIOEMM7P6060r01
(2) Durante el modo de compensación
Aunque se modifique el número de compensación del radio de la cuchilla a aquél que solicita
un valor "cero" de compensación en el modo de compensación del radio de la cuchilla, el
proceso de cancelación no se ejecuta ni se ajusta el modo de cancelación. En este caso se
ejecuta el proceso descrito en "Cambio del valor de compensación". Al volver a modificarse el
número de compensación del radio de la cuchilla a aquél que solicita un valor de compen-
sación distinoto a cero, se ejecuta el mismo proceso que el descrito en "Cambio del valor de
compensación".
EIOEMM7P6061r01
N1
N2
N3
N4
G41 X__
X__
X__
Y__
Y__
Y__
D01
D02
D01 = 0
D02 0
Trayecto de la
Trayecto programado
Dato de decalaje en
Dato de decalaje en
herramienta
N1
N2
N3
N4
N5
X__
X__
X__
X__
X__
Y__
Y__
Y__
D01
D02
D01 = 0
D02 0
Trayecto programado
Dato de decalaje en
Dato de decalaje en
Trayecto de la herramienta
Page 93
MS33-018 P-82
SECCIÓN 6 FUNCIONES DE DECALAJE
3. Función de sobrecontrol en el modo de compensación
del radio de la cuchilla
3-1. Sobrecontrol automático en las esquinas
Eeoemm7p6031
[Función]
En el modo de compensación del radio de la cuchilla, la profundidad de corte puede aumentar en el
interior d una esquina, con lo que se aumenta la carga de la herramienta. Para reducir la carga apli-
cada a la herramienta, las velocidades de avance se sobrecontrolan automáticamente.
[Ajuste de valores]
Ajuste los siguientes cuatro parámetros directamente en el modo AJUSTE PARÁ.
•
* Distancia de desaceleración al final de una esquina
le: Punto final de distancia de desaceleración del parámetro opcional de la CN (compensación
del radio de la cuchilla) Margen de ajuste: 0 to 99999,999 mm o 0 to 3937,0078 pulgadas
Por defecto: 0
• Distancia de desaceleración en el punto de inicio de una esquina
ls: Punto inicial de distancia de desaceleración del parámetro opcional de la CN (compen-
sación del radio de la cuchilla):
Margen de ajuste: 0 to 99999,999 mm o 0 to 3937,0078 pulgadas
Por defecto: 0
•
Proporción de desaceleración
γ: Proporción de desaceleración del parámetro opcional de la CN (compensación del radio de
la cuchilla):
Margen de ajuste: 1 a 100%
Por defecto: 100%
•
Ángulo de corte interior
θ
: Ángulo de identificación interna de esquinas del parámetro opcional de la CN (compen-
sación del radio de la cuchilla)
Margen de ajuste: 1 a 179
°
Page 94
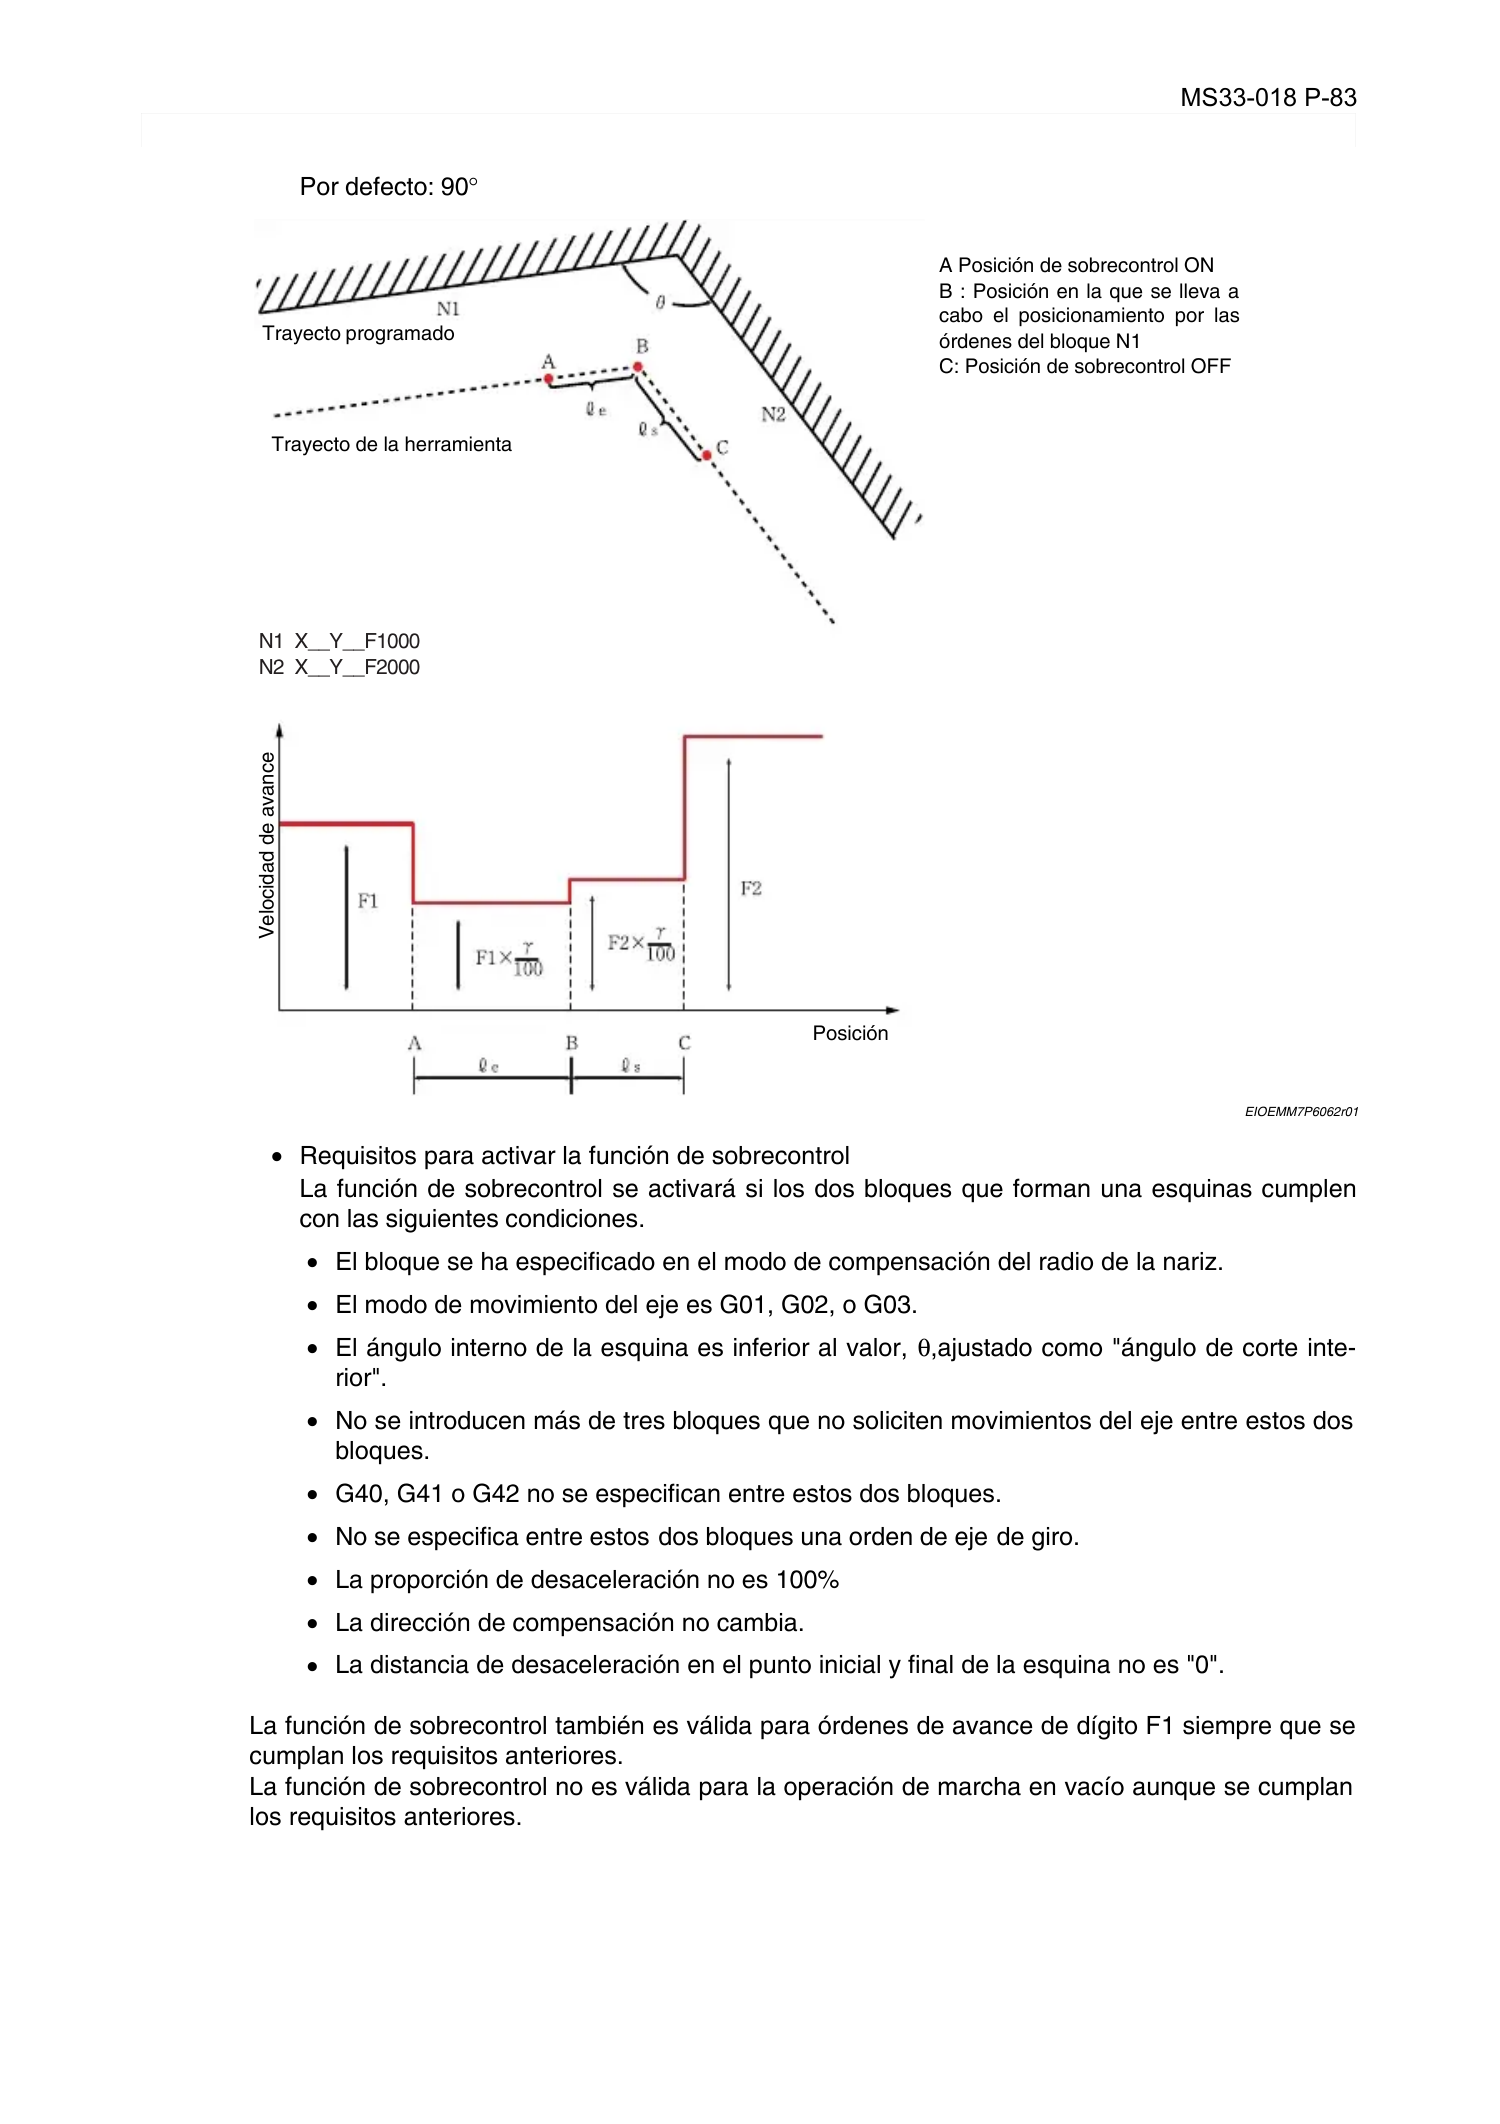
MS33-018 P-83
SECCIÓN 6 FUNCIONES DE DECALAJE
Por defecto: 90
°
EIOEMM7P6062r01
• Requisitos para activar la función de sobrecontrol
La función de sobrecontrol se activará si los dos bloques que forman una esquinas cumplen
con las siguientes condiciones.
•
El bloque se ha especificado en el modo de compensación del radio de la nariz.
•
El modo de movimiento del eje es G01, G02, o G03.
•
El ángulo interno de la esquina es inferior al valor,
θ
,ajustado como "ángulo de corte inte-
rior".
• No se introducen más de tres bloques que no soliciten movimientos del eje entre estos dos
bloques.
• G40, G41 o G42 no se especifican entre estos dos bloques.
•
No se especifica entre estos dos bloques una orden de eje de giro.
•
La proporción de desaceleración no es 100%
•
La dirección de compensación no cambia.
•
La distancia de desaceleración en el punto inicial y final de la esquina no es "0".
La función de sobrecontrol también es válida para órdenes de avance de dígito F1 siempre que se
cumplan los requisitos anteriores.
La función de sobrecontrol no es válida para la operación de marcha en vacío aunque se cumplan
los requisitos anteriores.
N1 X__Y__F1000
N2 X__Y__F2000
A Posición de sobrecontrol ON
B : Posición en la que se lleva a
cabo el posicionamiento por las
órdenes del bloque N1
C: Posición de sobrecontrol OFF
Trayecto programado
Trayecto de la herramienta
Posición
V
e
l
o
c
i
d
a
d
d
e
a
v
a
n
c
e
Page 95
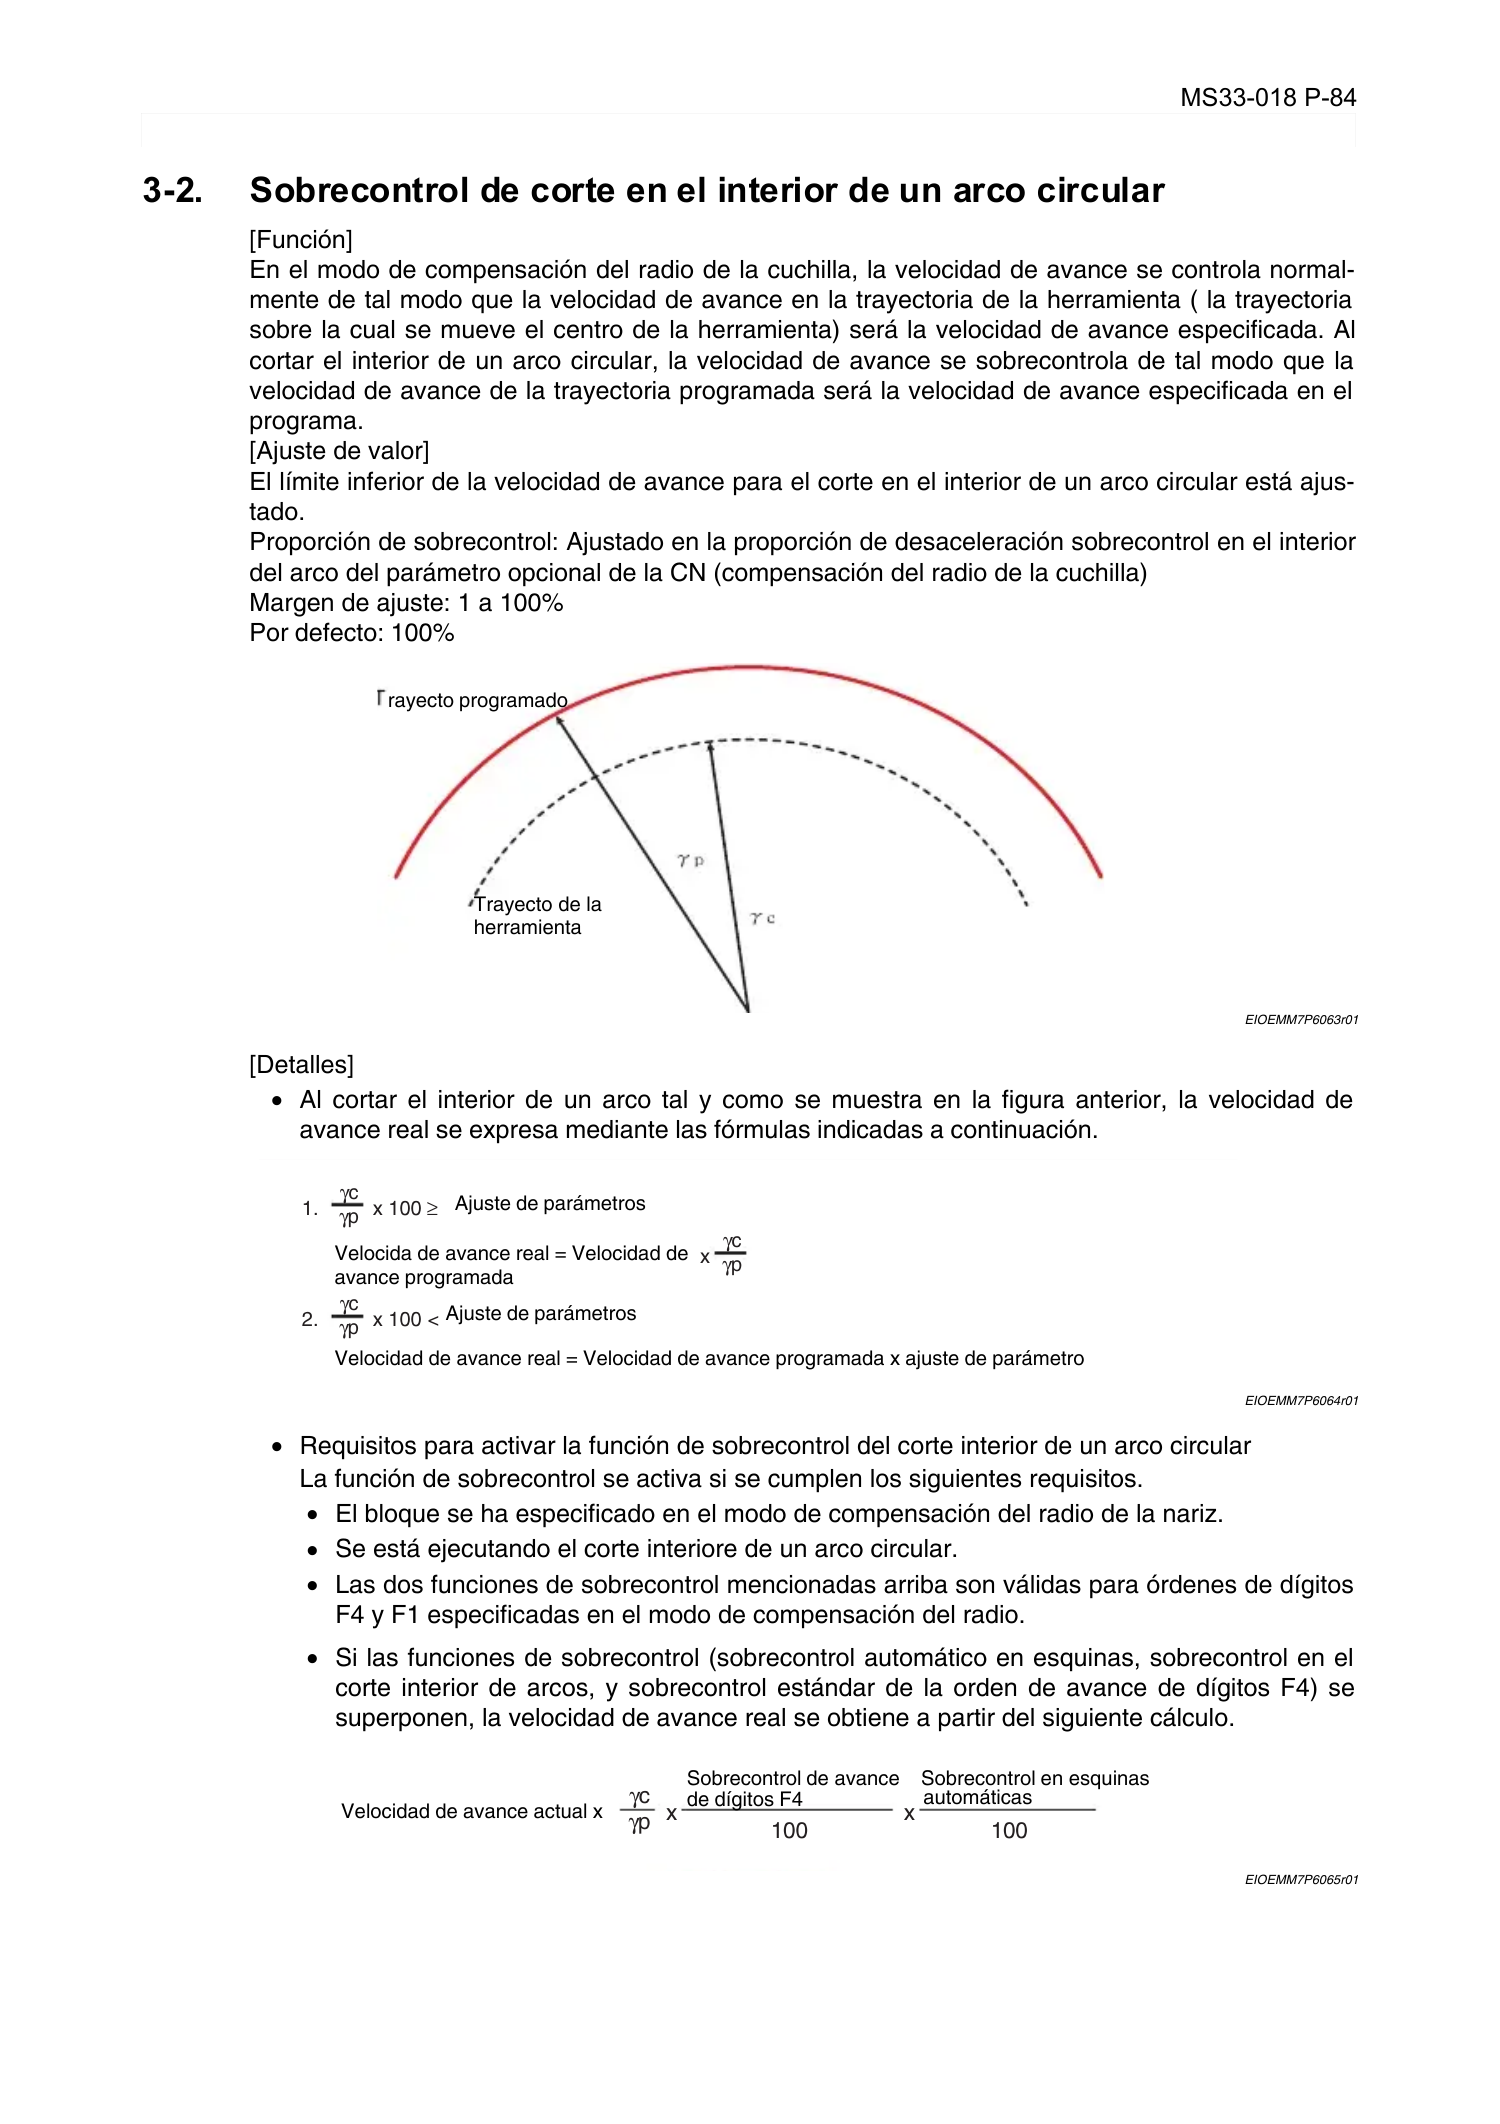
MS33-018 P-84
SECCIÓN 6 FUNCIONES DE DECALAJE
3-2. Sobrecontrol de corte en el interior de un arco circular
Eeoemm7p6032
[Función]
En el modo de compensación del radio de la cuchilla, la velocidad de avance se controla normal-
mente de tal modo que la velocidad de avance en la trayectoria de la herramienta ( la trayectoria
sobre la cual se mueve el centro de la herramienta) será la velocidad de avance especificada. Al
cortar el interior de un arco circular, la velocidad de avance se sobrecontrola de tal modo que la
velocidad de avance de la trayectoria programada será la velocidad de avance especificada en el
programa.
[Ajuste de valor]
El límite inferior de la velocidad de avance para el corte en el interior de un arco circular está ajus-
tado.
Proporción de sobrecontrol: Ajustado en la proporción de desaceleración sobrecontrol en el interior
del arco del parámetro opcional de la CN (compensación del radio de la cuchilla)
Margen de ajuste: 1 a 100%
Por defecto: 100%
EIOEMM7P6063r01
[Detalles]
•
Al cortar el interior de un arco tal y como se muestra en la figura anterior, la velocidad de
avance real se expresa mediante las fórmulas indicadas a continuación.
EIOEMM7P6064r01
• Requisitos para activar la función de sobrecontrol del corte interior de un arco circular
La función de sobrecontrol se activa si se cumplen los siguientes requisitos.
El bloque se ha especificado en el modo de compensación del radio de la nariz.
•
Se está ejecutando el corte interiore de un arco circular.
•
Las dos funciones de sobrecontrol mencionadas arriba son válidas para órdenes de dígitos
F4 y F1 especificadas en el modo de compensación del radio.
•
Si las funciones de sobrecontrol (sobrecontrol automático en esquinas, sobrecontrol en el
corte interior de arcos, y sobrecontrol estándar de la orden de avance de dígitos F4) se
superponen, la velocidad de avance real se obtiene a partir del siguiente cálculo.
EIOEMM7P6065r01
rayecto programado
Trayecto de la
herramienta
1. x 100≥
γp
γc
x
γp
γc
2. x 100 <
γp
γc
Ajuste de parámetros
Velocida de avance real = Velocidad de
Ajuste de parámetros
Velocidad de avance real = Velocidad de avance programada x ajuste de parámetro
avance programada
x x
γ
p
γc
100 100
Velocidad de avance actual x
Sobrecontrol de avance Sobrecontrol en esquinas
de dígitos F4
automáticas
Page 96
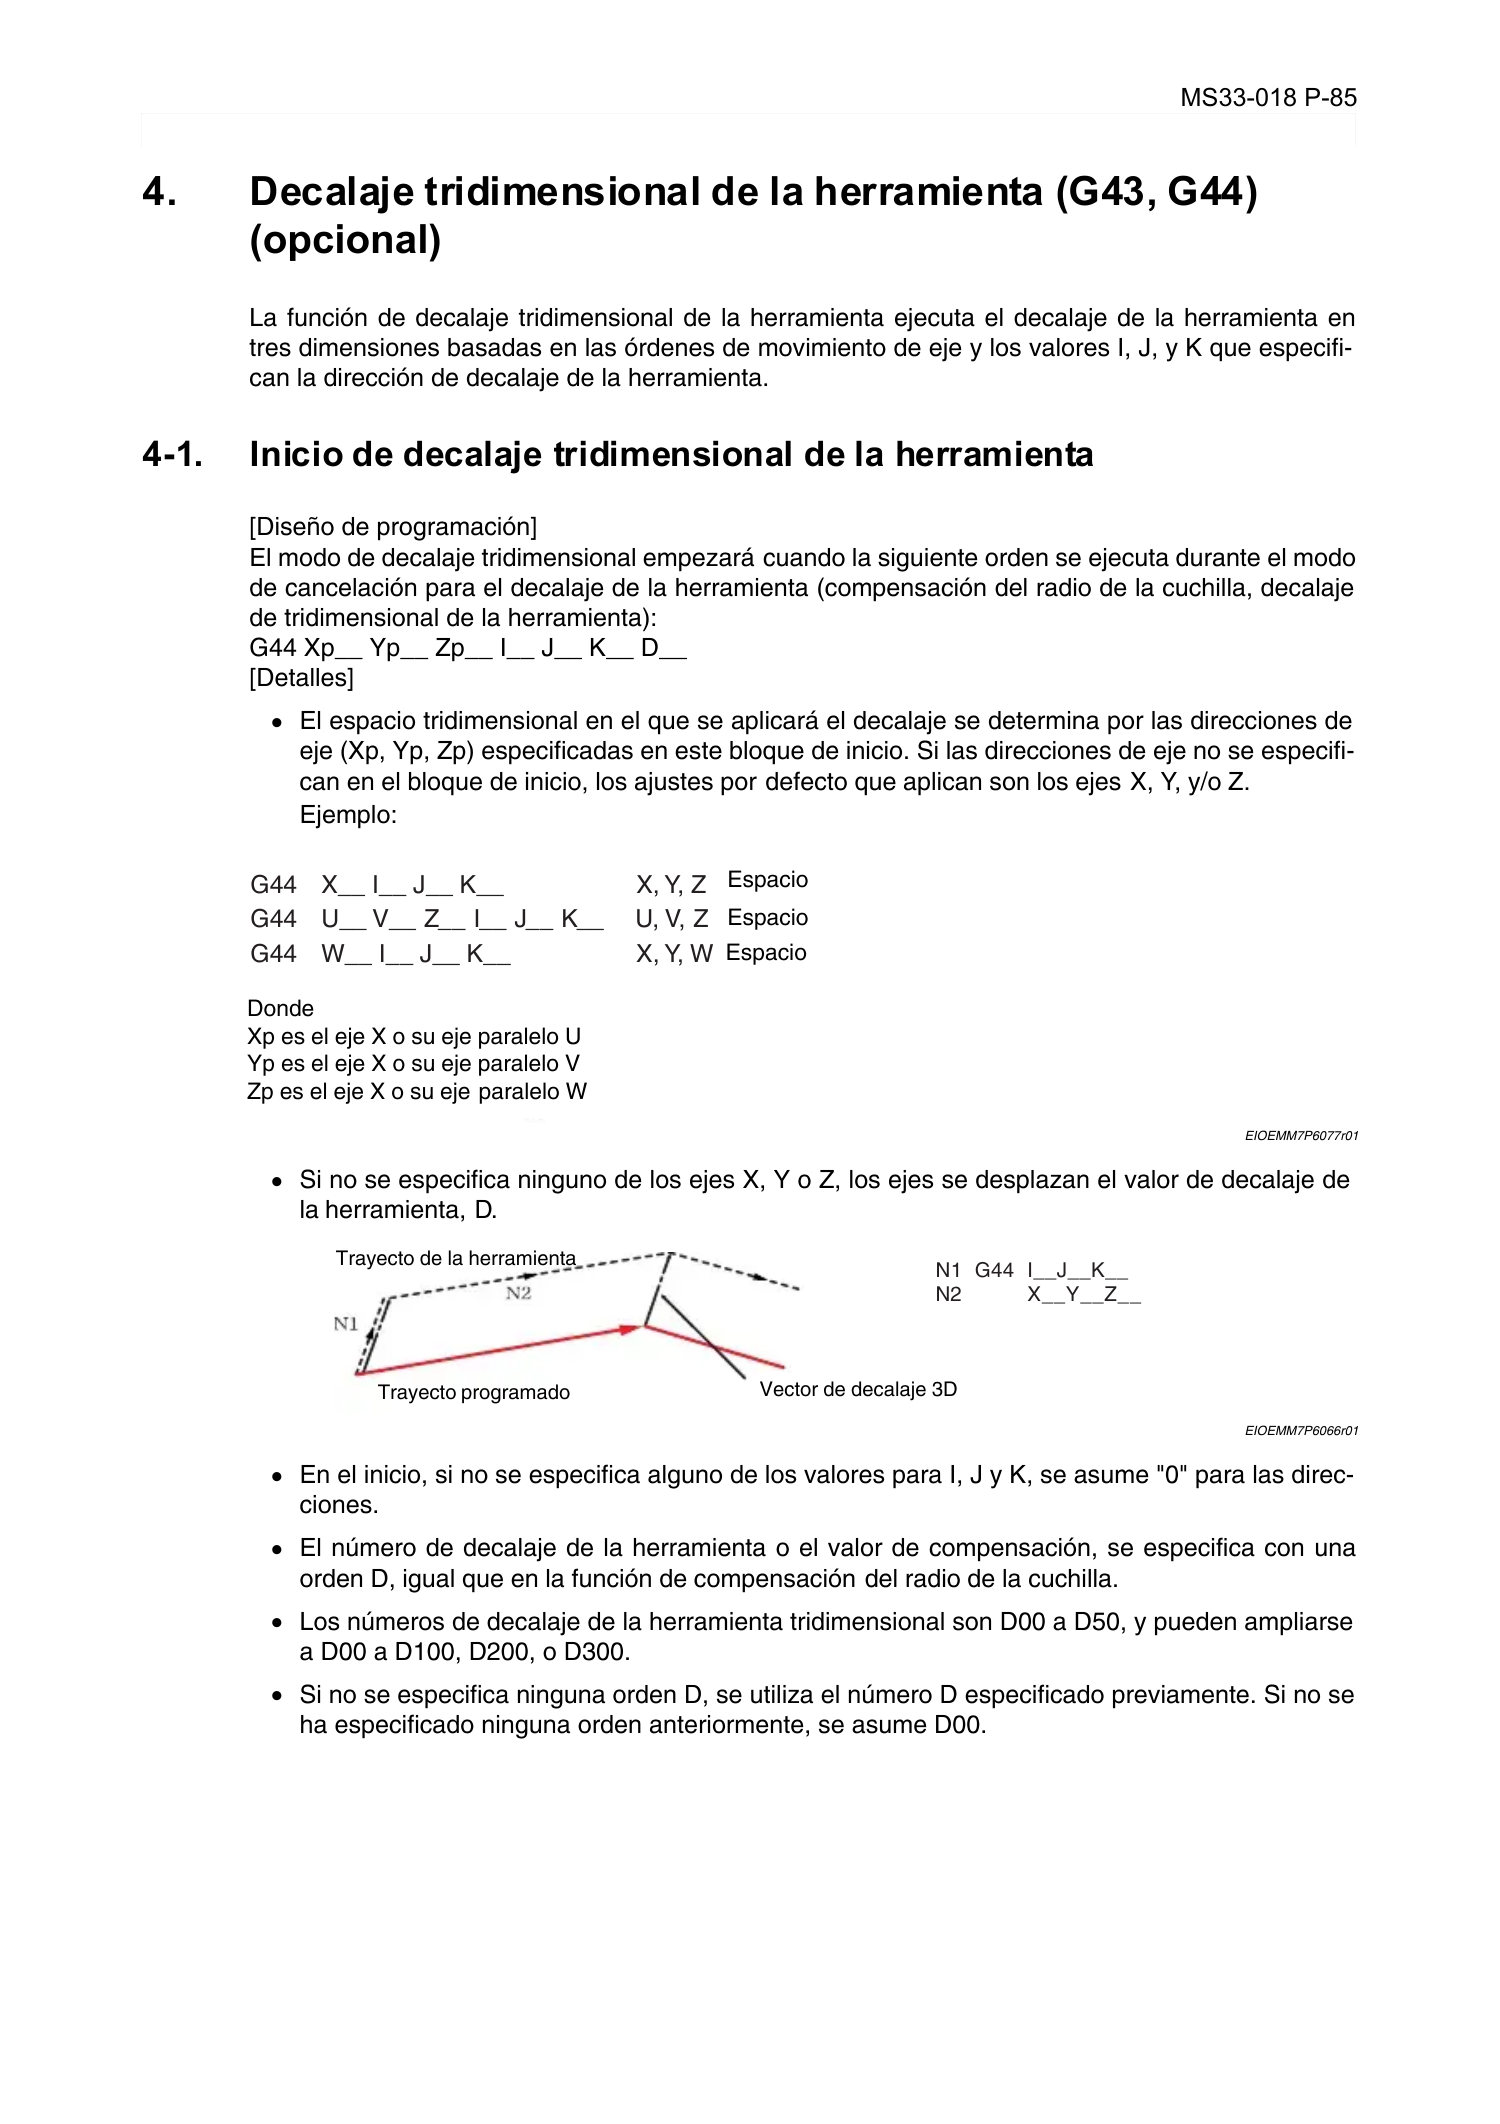
MS33-018 P-85
SECCIÓN 6 FUNCIONES DE DECALAJE
4. Decalaje tridimensional de la herramienta (G43, G44)
(opcional)
Eeoemm7p6033
La función de decalaje tridimensional de la herramienta ejecuta el decalaje de la herramienta en
tres dimensiones basadas en las órdenes de movimiento de eje y los valores I, J, y K que especifi-
can la dirección de decalaje de la herramienta.
4-1. Inicio de decalaje tridimensional de la herramienta
Eeoemm7p6034
[Diseño de programación]
El modo de decalaje tridimensional empezará cuando la siguiente orden se ejecuta durante el modo
de cancelación para el decalaje de la herramienta (compensación del radio de la cuchilla, decalaje
de tridimensional de la herramienta):
G44 Xp__ Yp__ Zp__ I__ J__ K__ D__
[Detalles]
•
El espacio tridimensional en el que se aplicará el decalaje se determina por las direcciones de
eje (Xp, Yp, Zp) especificadas en este bloque de inicio. Si las direcciones de eje no se especifi-
can en el bloque de inicio, los ajustes por defecto que aplican son los ejes X, Y, y/o Z.
Ejemplo:
EIOEMM7P6077r01
•
Si no se especifica ninguno de los ejes X, Y o Z, los ejes se desplazan el valor de decalaje de
la herramienta, D.
EIOEMM7P6066r01
•
En el inicio, si no se especifica alguno de los valores para I, J y K, se asume "0" para las direc-
ciones.
•
El número de decalaje de la herramienta o el valor de compensación, se especifica con una
orden D, igual que en la función de compensación del radio de la cuchilla.
•
Los números de decalaje de la herramienta tridimensional son D00 a D50, y pueden ampliarse
a D00 a D100, D200, o D300.
•
Si no se especifica ninguna orden D, se utiliza el número D especificado previamente. Si no se
ha especificado ninguna orden anteriormente, se asume D00.
G44 X__ I__ J__ K__ X, Y, Z
G44 U__ V__ Z__ I__ J__ K__ U, V, Z
G44 W__ I__ J__ K__ X, Y, W
Espacio
Espacio
Espacio
Donde
Xp es el eje X o su eje paralelo U
Yp es el eje X o su eje paralelo V
Zp es el eje X o su eje paralelo W
N1 G44
N2
I__J__K__
X__Y__Z__
Trayecto de la herramienta
Trayecto programado
Vector de decalaje 3D
Page 97
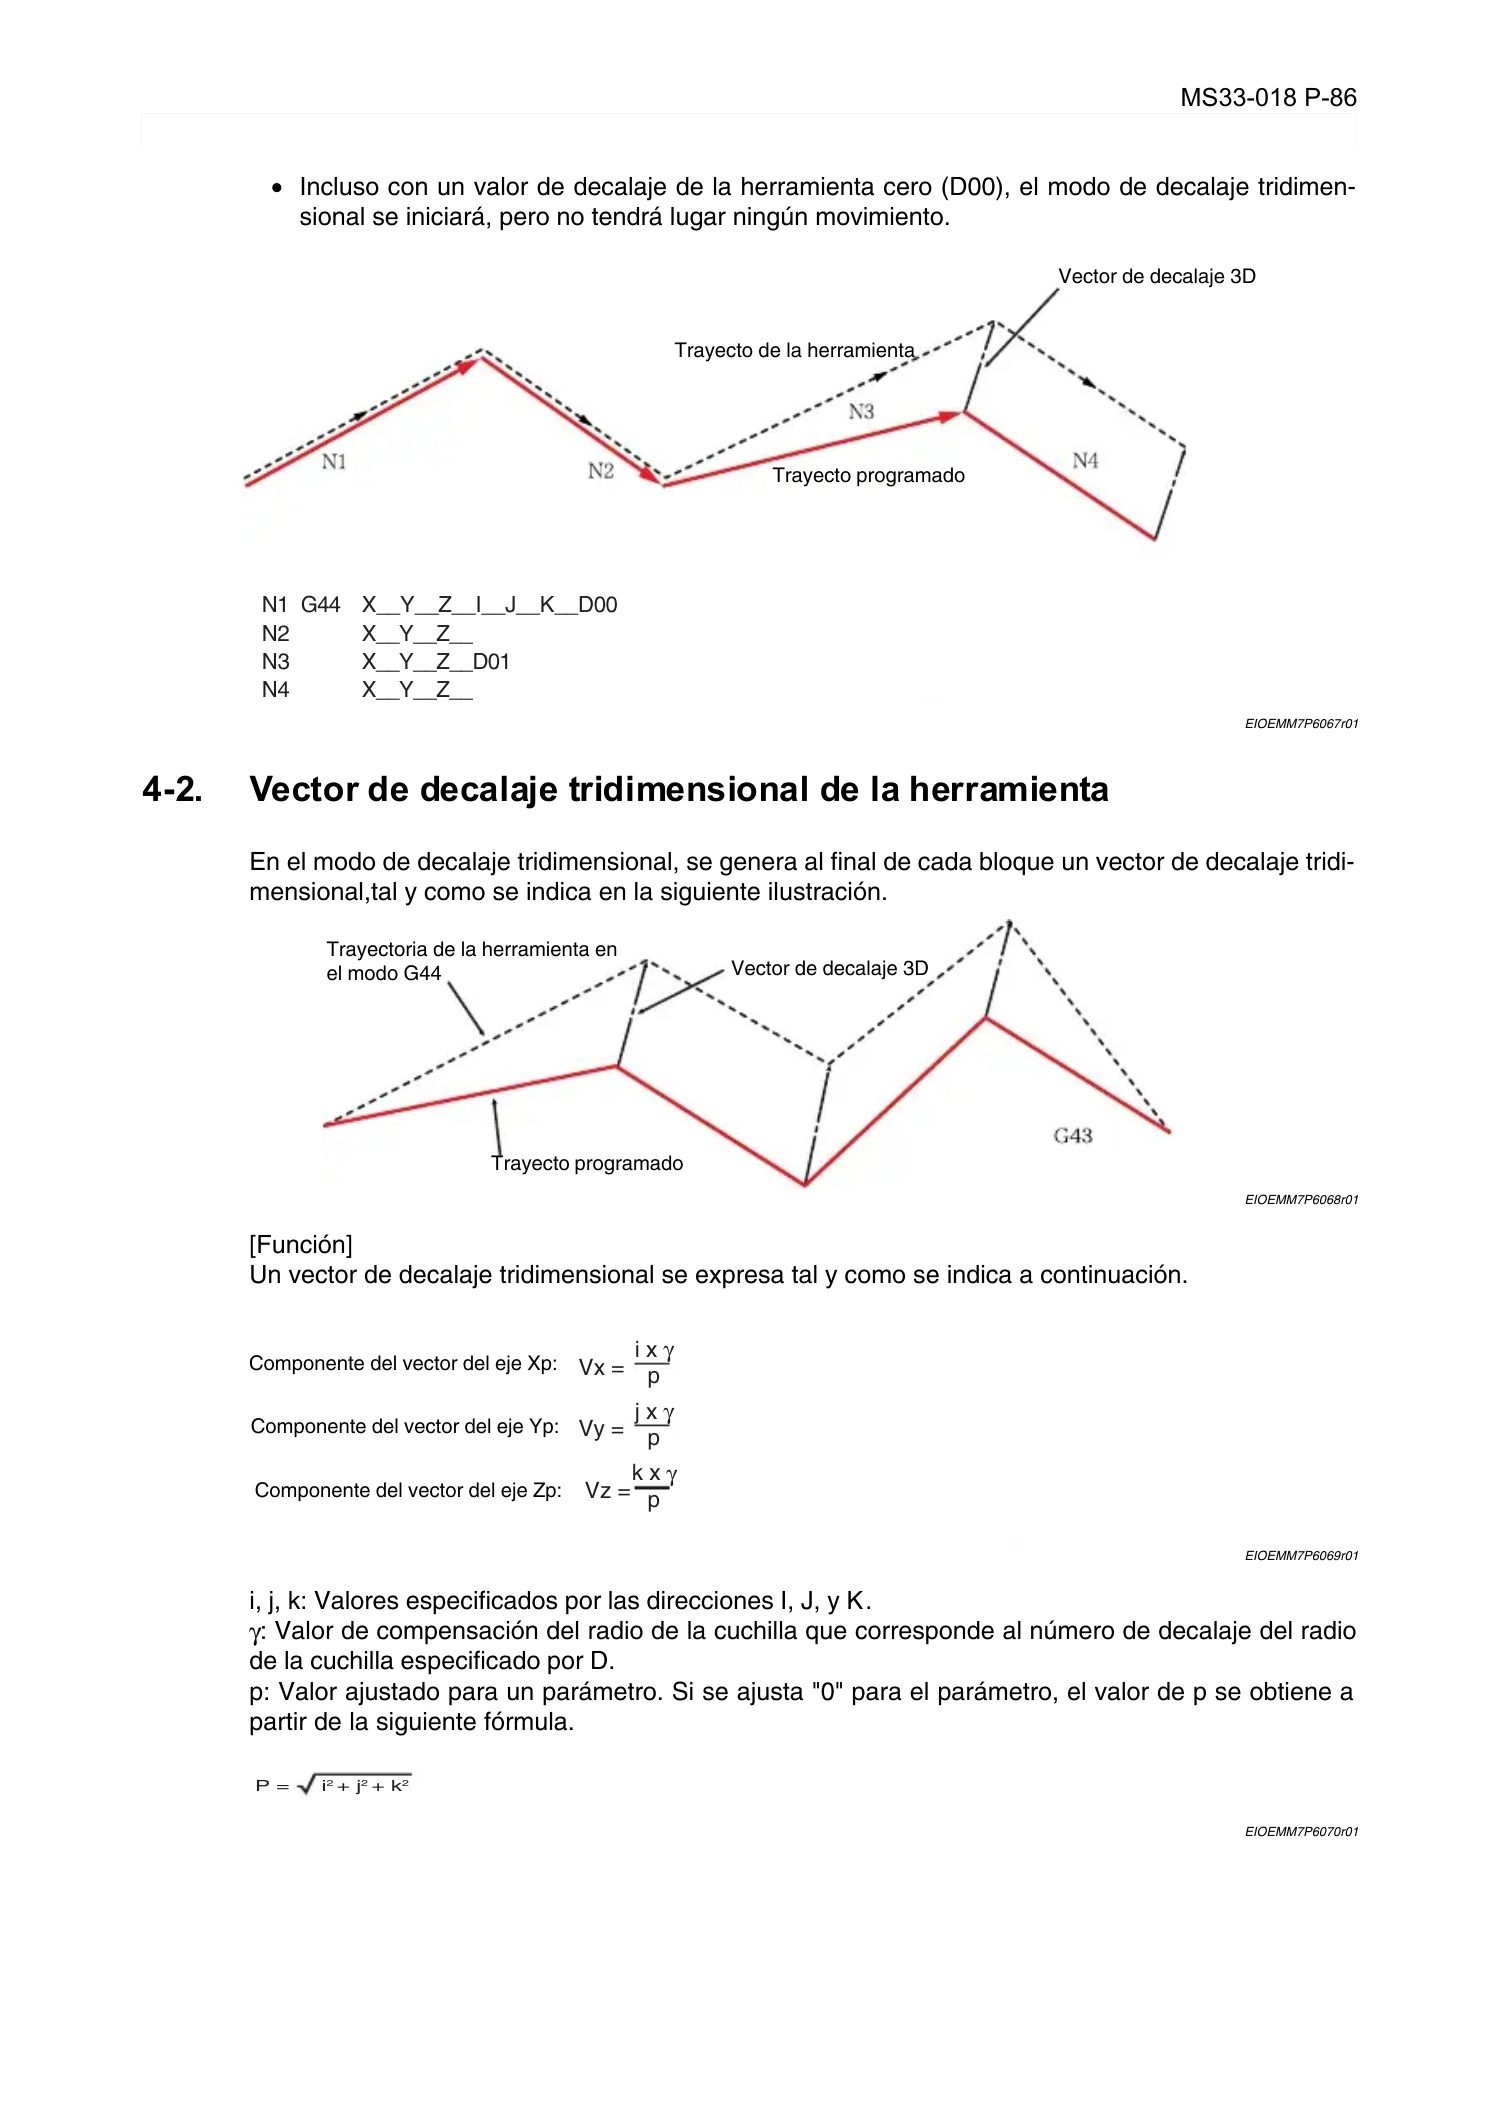
MS33-018 P-86
SECCIÓN 6 FUNCIONES DE DECALAJE
•
Incluso con un valor de decalaje de la herramienta cero (D00), el modo de decalaje tridimen-
sional se iniciará, pero no tendrá lugar ningún movimiento.
EIOEMM7P6067r01
4-2. Vector de decalaje tridimensional de la herramienta
Eeoemm7p6035
En el modo de decalaje tridimensional, se genera al final de cada bloque un vector de decalaje tridi-
mensional,tal y como se indica en la siguiente ilustración.
EIOEMM7P6068r01
[Función]
Un vector de decalaje tridimensional se expresa tal y como se indica a continuación.
EIOEMM7P6069r01
i, j, k: Valores especificados por las direcciones I, J, y K.
γ
: Valor de compensación del radio de la cuchilla que corresponde al número de decalaje del radio
de la cuchilla especificado por D.
p: Valor ajustado para un parámetro. Si se ajusta "0" para el parámetro, el valor de p se obtiene a
partir de la siguiente fórmula.
EIOEMM7P6070r01
N1 G44
N2
N3
N4
X__Y__Z__I__J__K__D00
X__Y__Z__
X__Y__Z__D01
X__Y__Z__
Trayecto programado
Trayecto de la herramienta
Vector de decalaje 3D
Trayectoria de la herramienta en
Vector de decalaje 3D
Trayecto programado
el modo G44
Vx =
p
i x γ
Vy =
p
j x γ
Vz =
p
k x
γ
Componente del vector del eje Xp:
Componente del vector del eje Yp:
Componente del vector del eje Zp:
P = i
2
+ j
2
+ k
2
Page 98
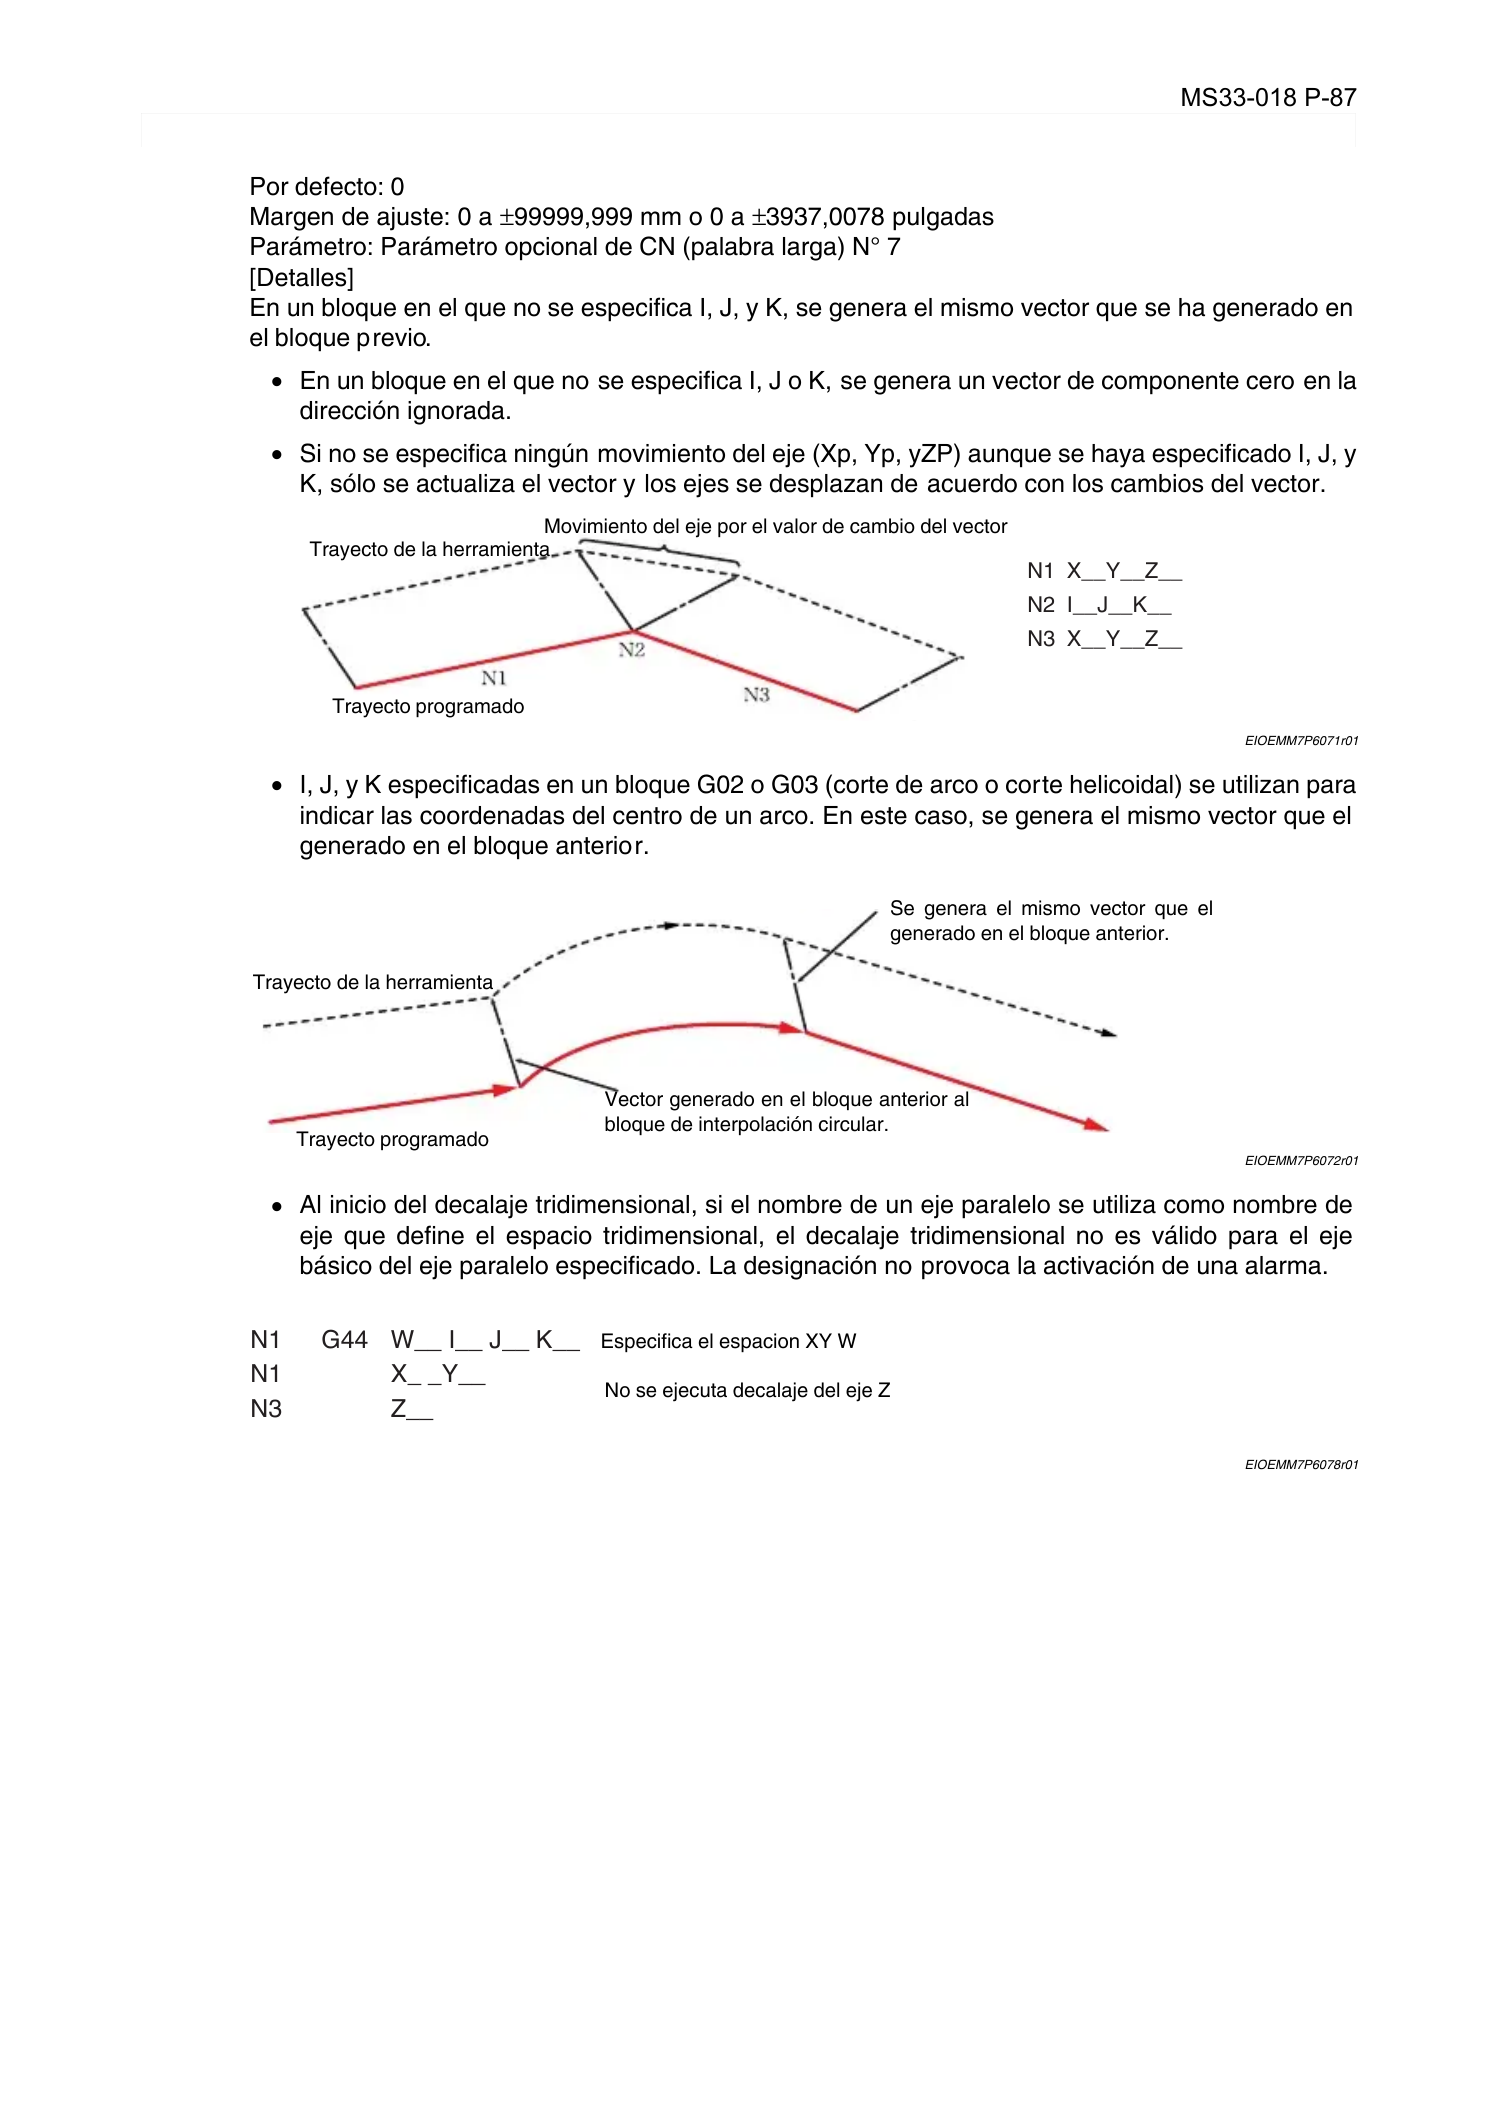
MS33-018 P-87
SECCIÓN 6 FUNCIONES DE DECALAJE
Por defecto: 0
Margen de ajuste: 0 a
±
99999,999 mm o 0 a
±
3937,0078 pulgadas
Parámetro: Parámetro opcional de CN (palabra larga) N° 7
[Detalles]
En un bloque en el que no se especifica I, J, y K, se genera el mismo vector que se ha generado en
el bloque previo.
•
En un bloque en el que no se especifica I, J o K, se genera un vector de componente cero en la
dirección ignorada.
• Si no se especifica ningún movimiento del eje (Xp, Yp, yZP) aunque se haya especificado I, J, y
K, sólo se actualiza el vector y los ejes se desplazan de acuerdo con los cambios del vector.
EIOEMM7P6071r01
• I, J, y K especificadas en un bloque G02 o G03 (corte de arco o corte helicoidal) se utilizan para
indicar las coordenadas del centro de un arco. En este caso, se genera el mismo vector que el
generado en el bloque anterior.
EIOEMM7P6072r01
•
Al inicio del decalaje tridimensional, si el nombre de un eje paralelo se utiliza como nombre de
eje que define el espacio tridimensional, el decalaje tridimensional no es válido para el eje
básico del eje paralelo especificado. La designación no provoca la activación de una alarma.
EIOEMM7P6078r01
N1 X__Y__Z__
N2 I__J__K__
N3 X__Y__Z__
Trayecto programado
Trayecto de la herramienta
Movimiento del eje por el valor de cambio del vector
Trayecto de la herramienta
Trayecto programado
Vector generado en el bloque anterior al
bloque de interpolación circular.
Se genera el mismo vector que el
generado en el bloque anterior.
N1 G44 W__ I__ J__ K__
N1 X_ _Y__
N3 Z__
Especifica el espacion XY W
No se ejecuta decalaje del eje Z
Page 99
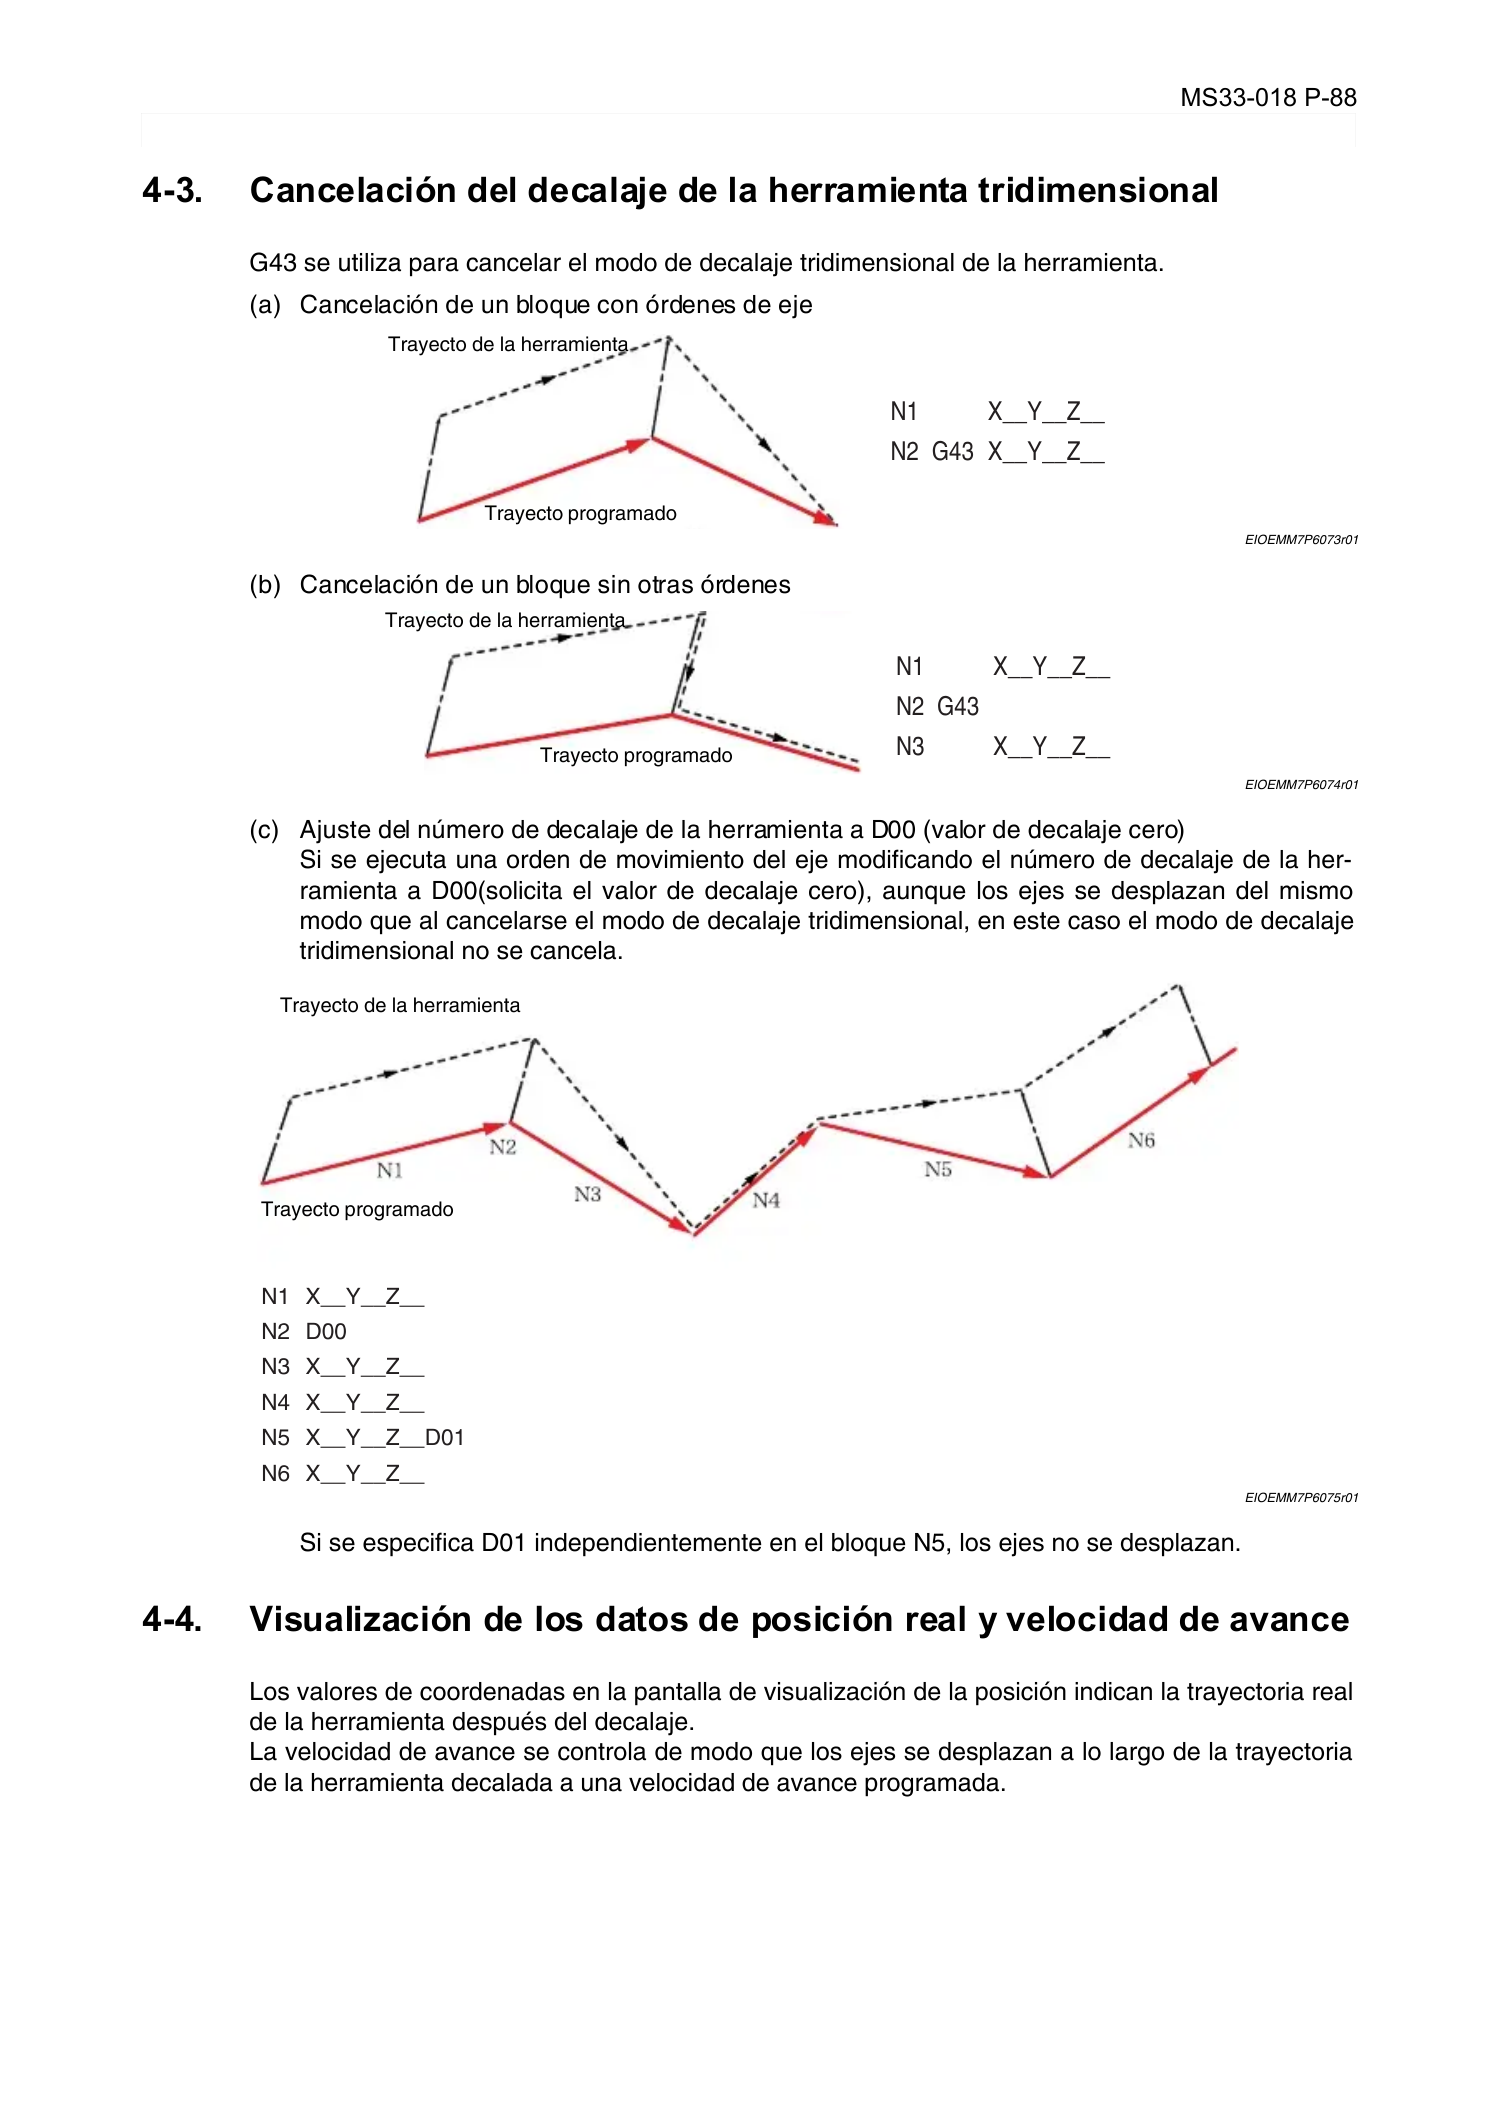
MS33-018 P-88
SECCIÓN 6 FUNCIONES DE DECALAJE
4-3. Cancelación del decalaje de la herramienta tridimensional
Eeoemm7p6036
G43 se utiliza para cancelar el modo de decalaje tridimensional de la herramienta.
(a) Cancelación de un bloque con órdenes de eje
EIOEMM7P6073r01
(b) Cancelación de un bloque sin otras órdenes
EIOEMM7P6074r01
(c) Ajuste del número de decalaje de la herramienta a D00 (valor de decalaje cero)
Si se ejecuta una orden de movimiento del eje modificando el número de decalaje de la her-
ramienta a D00(solicita el valor de decalaje cero), aunque los ejes se desplazan del mismo
modo que al cancelarse el modo de decalaje tridimensional, en este caso el modo de decalaje
tridimensional no se cancela.
EIOEMM7P6075r01
Si se especifica D01 independientemente en el bloque N5, los ejes no se desplazan.
4-4. Visualización de los datos de posición real y velocidad de avance
Eeoemm7p6037
Los valores de coordenadas en la pantalla de visualización de la posición indican la trayectoria real
de la herramienta después del decalaje.
La velocidad de avance se controla de modo que los ejes se desplazan a lo largo de la trayectoria
de la herramienta decalada a una velocidad de avance programada.
X__Y__Z__
X__Y__Z__
N1
N2 G43
Trayecto de la herramienta
Trayecto programado
X__Y__Z__
X__Y__Z__
N1
N2 G43
N3
Trayecto de la herramienta
Trayecto programado
X__Y__Z__
D00
X__Y__Z__
X__Y__Z__
X__Y__Z__D01
X__Y__Z__
N1
N2
N3
N4
N5
N6
Trayecto programado
Trayecto de la herramienta
Page 100
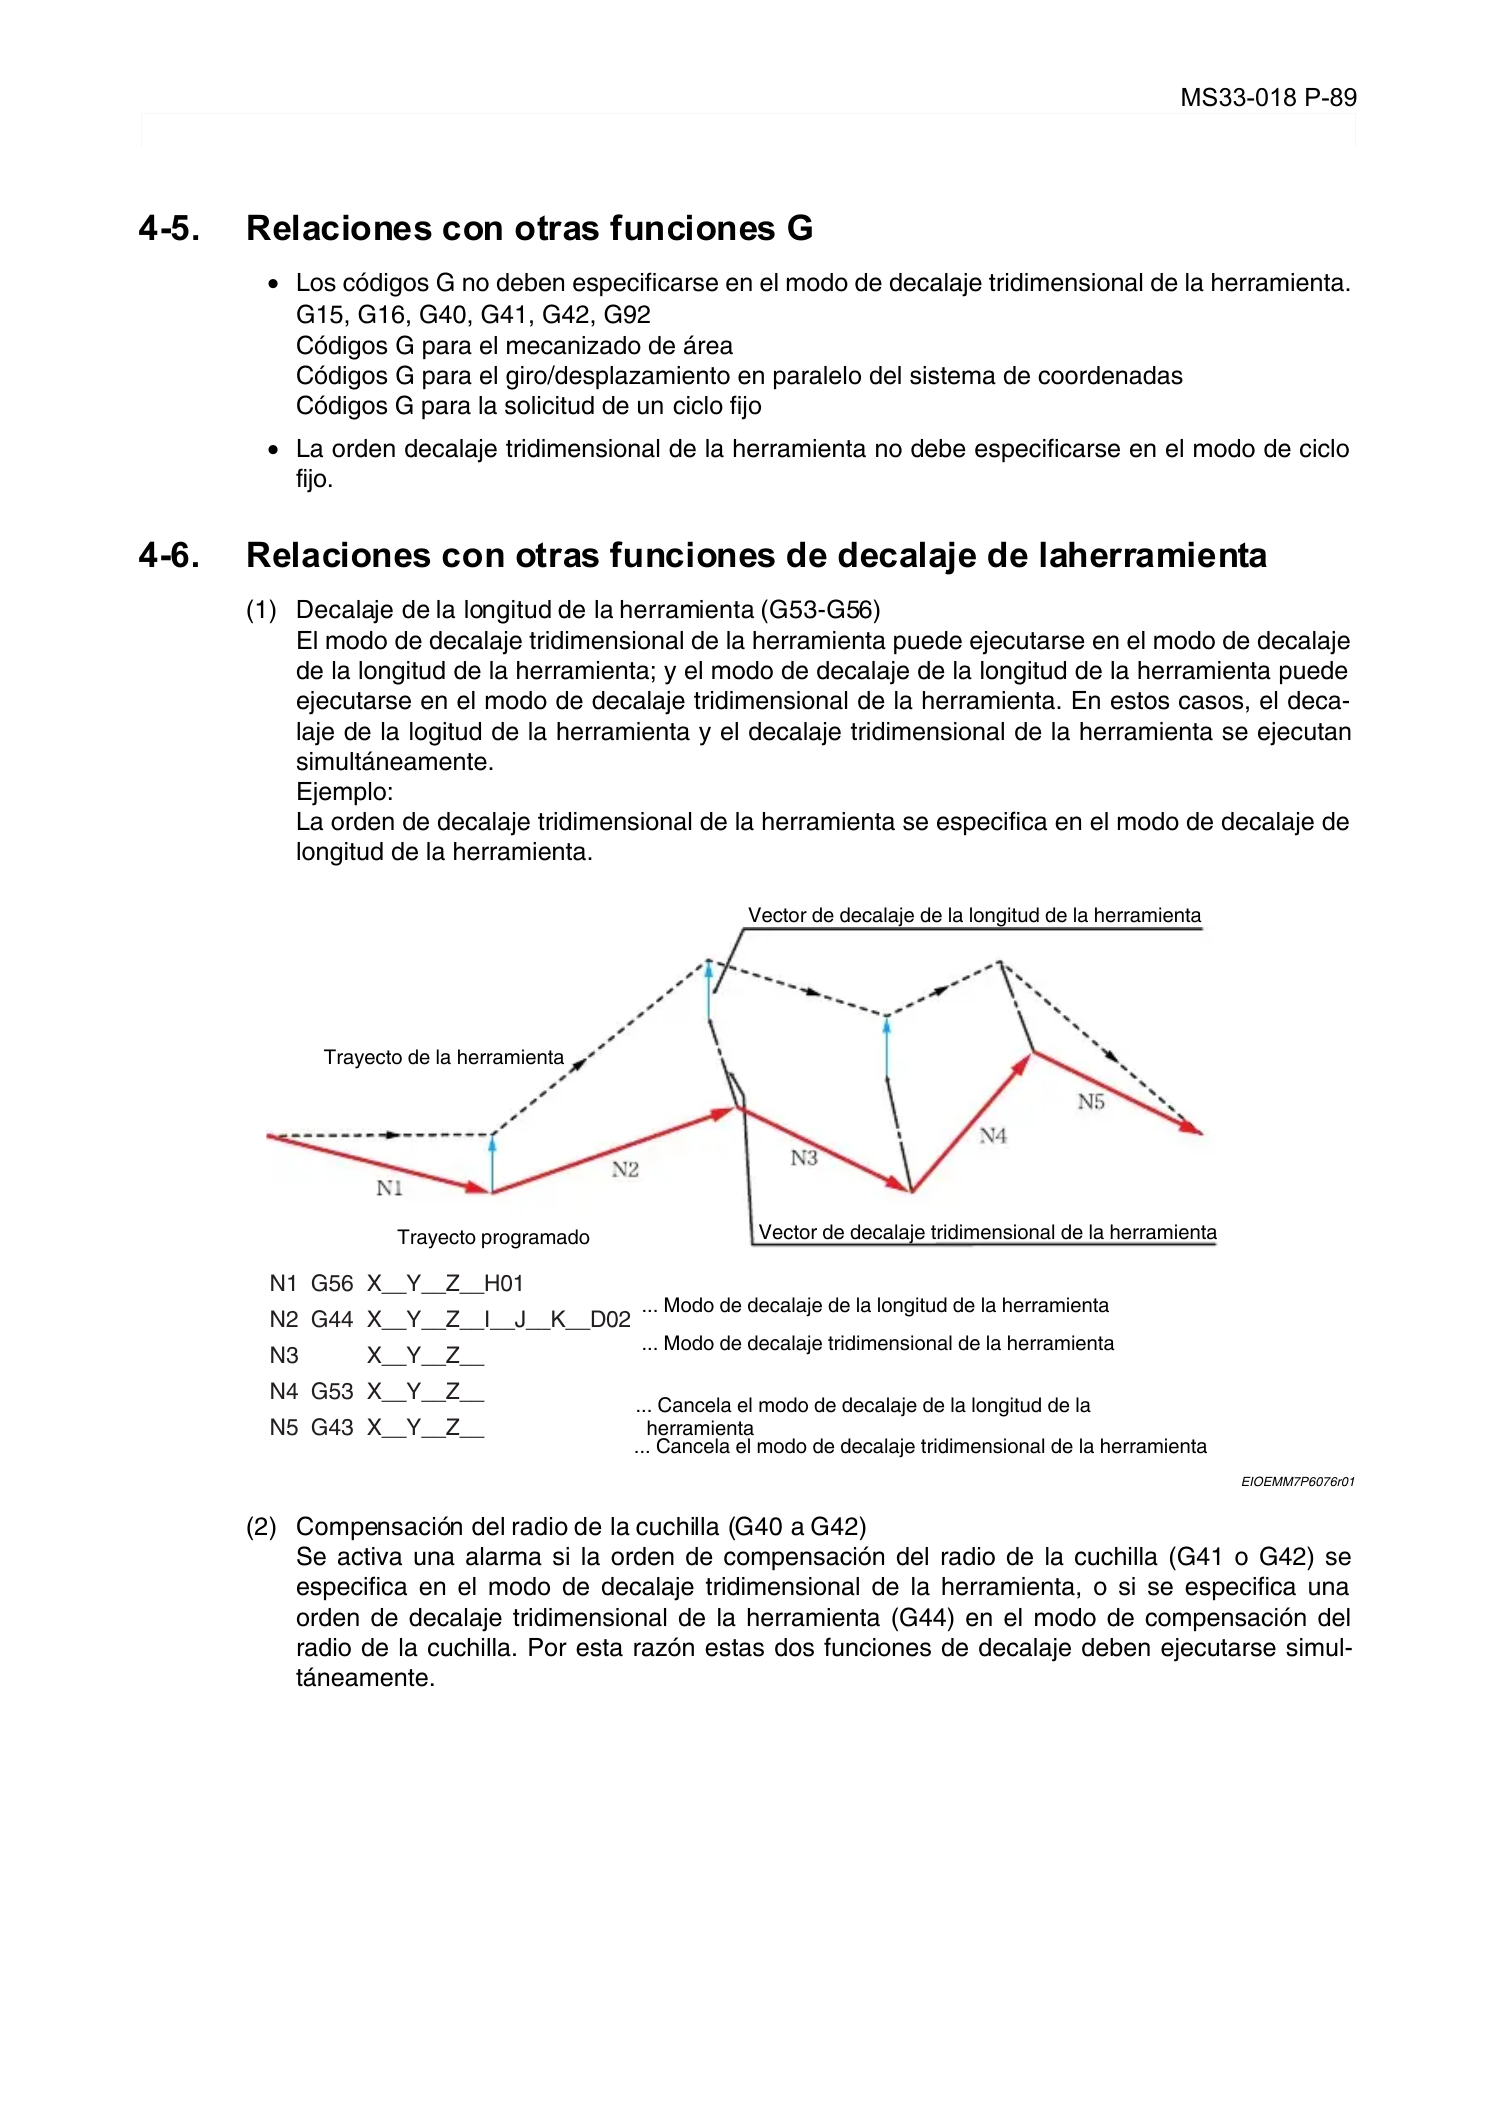
MS33-018 P-89
SECCIÓN 6 FUNCIONES DE DECALAJE
4-5. Relaciones con otras funciones G
Eeoemm7p6038
•
Los códigos G no deben especificarse en el modo de decalaje tridimensional de la herramienta.
G15, G16, G40, G41, G42, G92
Códigos G para el mecanizado de área
Códigos G para el giro/desplazamiento en paralelo del sistema de coordenadas
Códigos G para la solicitud de un ciclo fijo
• La orden decalaje tridimensional de la herramienta no debe especificarse en el modo de ciclo
fijo.
4-6. Relaciones con otras funciones de decalaje de laherramienta
Eeoemm7p6039
(1) Decalaje de la longitud de la herramienta (G53-G56)
El modo de decalaje tridimensional de la herramienta puede ejecutarse en el modo de decalaje
de la longitud de la herramienta; y el modo de decalaje de la longitud de la herramienta puede
ejecutarse en el modo de decalaje tridimensional de la herramienta. En estos casos, el deca-
laje de la logitud de la herramienta y el decalaje tridimensional de la herramienta se ejecutan
simultáneamente.
Ejemplo:
La orden de decalaje tridimensional de la herramienta se especifica en el modo de decalaje de
longitud de la herramienta.
EIOEMM7P6076r01
(2) Compensación del radio de la cuchilla (G40 a G42)
Se activa una alarma si la orden de compensación del radio de la cuchilla (G41 o G42) se
especifica en el modo de decalaje tridimensional de la herramienta, o si se especifica una
orden de decalaje tridimensional de la herramienta (G44) en el modo de compensación del
radio de la cuchilla. Por esta razón estas dos funciones de decalaje deben ejecutarse simul-
táneamente.
X__Y__Z__H01
X__Y__Z__I__J__K__D02
X__Y__Z__
X__Y__Z__
X__Y__Z__
N1 G56
N2 G44
N3
N4 G53
N5 G43
Trayecto de la herramienta
Trayecto programado
Vector de decalaje tridimensional de la herramienta
Vector de decalaje de la longitud de la herramienta
... Modo de decalaje de la longitud de la herramienta
... Modo de decalaje tridimensional de la herramienta
... Cancela el modo de decalaje de la longitud de la
... Cancela el modo de decalaje tridimensional de la herramienta
herramienta
 Loading...