

Page 1

Page 2

在本使用手册中,我们将尽力叙述各种与该驱动单元操作相
关的事项。限于篇幅限制及产品具体使用等原因,不可能对驱动单
元中所有不必做或不能做的操作进行详细的叙述。因此,本使用手
册中没有特别指明的事项均视为“不可能”或“不允许”进行的操
作。
本使用手册的版权,归广州数控设备有限公司所有,任何单
位与个人进行出版或复印均属于非法行为,广州数控设备有限公司
将保留追究其法律责任的权利。
Page 3

DA98B、DA01B 交流伺服驱动单元 使用手册
前 言
尊敬的客户:
感谢您选择广州数控设备有限公司的产品!
本使用手册介绍了 DA98B、DA01B 交流伺服驱动单元的性能和安装、连接、
调试、运行、维护等说明,为了保证产品安全、有效地工作,请您务必在安
装、使用产品前仔细阅读本使用手册。
为了避免操作人员和他人的人身伤害,以及机械设备的损坏,阅读本使
用手册时,敬请特别注意以下警告标识:
如果进行错误操作,可能会造成重伤或死亡。
如果进行错误操作,可能会造成中等程度的受伤或轻伤,以
及导致物质上的损失。
注意
表示不注意该提示,可能会出现不希望的结果和状态。
提醒用户操作中的关键要求,重要指示。
II
表示禁止(绝对不能做的事)。
表示强制(必须要做的事)。
Page 4

前言
III
Page 5

DA98B、DA01B 交流伺服驱动单元 使用手册
IV
Page 6

前言
不遵循该指示,可能会导致设备
损坏。
不遵循该指示,可能会导致烫
伤。
不遵循该指示,可能会导致设备
损坏。
不遵循该指示,可能会导致设备
损坏。
不遵循该指示,可能会导致设备
损坏。
不遵循该指示,可能会导致事故
发生。
V
Page 7

DA98B、DA01B 交流伺服驱动单元 使用手册
安 全 责 任
制造者的安全责任
——制造者应对所提供的驱动单元及随行供应的附件在设计和结构上已消除和/或控制的
危险负责。
——制造者应对所提供的驱动单元及随行供应的附件的安全负责。
——制造者应对提供给使用者的使用信息和建议负责。
使用者的安全责任
——使用者应通过驱动单元安全操作的学习和培训,并熟悉和掌握安全操作的内容。
——使用者应对自己增加、变换或修改原驱动单元、附件后的安全及造成的危险负责。
——使用者应对未按使用手册的规定操作、调整、维护、安装和贮运产品造成的危险负责。
VI
Page 8

目录
目 录
安 全 责 任 .........................................................................VI
第一章 产品介绍.................................................................................................................................................1
1.1 基础知识 ........................................................................1
1.2 产品到货后的确认 ................................................................5
1.2.1 伺服电机....................................................................5
1.2.2 驱动单元....................................................................6
1.3 技术规格 .......................................................................7
1.3.1 伺服电机技术规格............................................................7
1.3.2 伺服驱动单元技术规格.......................................................10
1.4 订货指导 ......................................................................11
1.4.1 订货型号说明...............................................................11
1.4.2 产品出厂标配附件...........................................................12
第二章 安装.......................................................................................................................................................13
2.1 伺服电机 .......................................................................13
2.1.1 伺服电机安装尺寸...........................................................13
2.1.2 伺服电机的安装.............................................................16
2.2 驱动单元 .......................................................................16
2.2.1 DA98B安装尺寸..............................................................17
2.2.2 DA01B安装尺寸..............................................................20
第三章 连接.......................................................................................................................................................21
3.1 外围设备的连接 .................................................................22
3.2 主回路端子连接及说明 ...........................................................24
3.3 控制信号的连接 ..................................................................25
3.3.1 CN1 引脚定义 ...............................................................25
3.3.2 模拟指令输入信号...........................................................27
3.3.3 位置指令输入信号...........................................................27
3.3.4 开关量输入信号.............................................................30
3.3.3 输出信号...................................................................32
3.4 反馈信号的连接 .................................................................35
3.4.1 CN2 引脚定义 ...............................................................35
3.4.2 CN2 引脚说明 ...............................................................35
3.5 不同工作方式的接线示例 .........................................................38
3.5.1 速度工作方式接线...........................................................38
3.5.2 位置工作方式接线...........................................................39
第四章 显示与操作...........................................................................................................................................40
4.1 操作面板 .......................................................................40
4.2 显示菜单 .......................................................................40
4.3 状态监视 .......................................................................41
4.4 参数设置 .......................................................................43
4.5 参数管理 .......................................................................45
第五章 调试运行...............................................................................................................................................47
VII
Page 9
DA98B、DA01B 交流伺服驱动单元 使用手册
5.1 手动、点动运行................................................................. 48
5.1.1 手动运行 .................................................................. 49
5.1.2 点动运行 .................................................................. 50
5.2 速度方式运行................................................................... 51
5.2.1 外部模拟电压指令 .......................................................... 51
5.2.2 内部数字指令 .............................................................. 53
5.3 位置方式运行................................................................... 55
第六章 功能调试 .............................................................................................................................................. 57
6.1 基本性能参数调试说明........................................................... 57
6.2 抱闸释放信号的应用............................................................. 59
6.3 电机旋转方向的切换............................................................. 63
6.4 位置反馈信号输出............................................................... 65
6.5 位置方式的功能调试............................................................. 66
6.5.1 位置指令电子齿轮比 ........................................................ 66
6.5.2 位置输出电子齿轮比 ........................................................ 67
6.5.3 位置到达信号(COIN) ...................................................... 68
6.5.4 脉冲偏差清零(CLE) ....................................................... 68
6.5.5 脉冲指令禁止(INH) ....................................................... 69
6.6 速度方式的功能调试............................................................. 69
6.6.1 模拟指令的调整 ............................................................ 69
6.6.2 速度到达信号(SCMP) ...................................................... 70
6.6.3 零速箝位(ZSL) ........................................................... 70
第七章 参数 ...................................................................................................................................................... 71
7.1 参数一览表..................................................................... 71
7.2 参数意义详述................................................................... 73
第八章 异常及处理 .......................................................................................................................................... 79
8.1 使用不当产生的异常............................................................. 79
8.1.1 速度方式 .................................................................. 79
8.1.2 位置方式 .................................................................. 80
8.2 报警代码的意义及处理........................................................... 81
8.3 不显示报警号的故障处理 ........................................................ 84
8.4 伺服单元和伺服电机的检修与维护................................................. 85
附录 A 型号代码参数与进给伺服电机对照表 ...........................................................................................86
附录 B 外围设备的选择 ............................................................................................................................... 88
B.1 断路器及接触器(必需设备)..................................................... 88
B.2 三相交流滤波器(推荐设备)..................................................... 88
B.3 隔离变压器(必需设备)......................................................... 89
附录 C 伺服驱动单元与CNC系统的接线图例........................................................................................... 93
C.1 驱动单元与GSK 980TDa,GSK 980TD1(V2)系统接线图例 ............................. 93
C.2 驱动单元与GSK 218M系统接线图例................................................. 93
C.3 驱动单元与GSK 983M系统接线图................................................... 94
附录D 版本升级说明 .....................................................................................................................................95
VIII
Page 10

第一章 产品介绍
第一章 产品介绍
1.1 基础知识
¾ 交流伺服驱动装置基本原理
交流伺服驱动装置(以下简称伺服装置)由交流伺服驱动单元和交流伺服电动机(三相永磁同步伺
服电机,以下简称伺服电机)组成。驱动单元把三相交流电整流为直流电(即:AC—DC),再通过控
制功率开关管的开通和关断,在伺服电机的三相定子绕组中产生相位差 120°的近似正弦波电流(即:
DC—AC),该电流在伺服电机里形成旋转磁场,因伺服电机的转子是采用强抗退磁的稀土永磁材料制
成,因此伺服电机转子的磁场与旋转磁场相互作用产生电磁转矩驱动伺服电机转子旋转。流过伺服电机
绕组的电流频率越高,伺服电机的转速越快;流过伺服电机绕组的电流幅值越大,伺服电机输出的转矩
(转矩=力×力臂长度)越大。主回路框图如图 1-1,图中 PG 为编码器。
图 1-1 驱动单元主回路框图
¾ 交流伺服驱动装置基本结构
驱动单元接受数控系统等控制装置(也称为上位机)的速度(或位置)指令,控制伺服电机绕组电
流的频率和大小,使伺服电机转子的转速(或转角)接近速度(或位置)指令值,并通过编码器的反馈
信号来获得伺服电机转子转速(或转角)实际值与指令值的偏差,驱动单元不断调整伺服电机绕组电流
的频率和大小,使得伺服电机转子转速(或转角)实际值与指令值的控制在要求的范围内。伺服装置的
基本结构如下图 1-2 所示。
图 1-2 交流伺服装置的基本结构
1
Page 11

DA98B、DA01B 交流伺服驱动单元 使用手册
¾ 控制的通用概念
z 控制:使对象(如:伺服电机)的特性(如:转速)达到或接近预期值的过程称为控制,
前述的对象称为被控对象,被控对象的特性称为被控量,实现控制的装置称为控制单元,
控制单元接收的被控量的预期值(指令值)称为给定,被控量作为控制单元的输入进而影
响被控量的过程称为反馈,检测被控量的装置称为反馈单元。按被控量与给定对控制器输
出变化的方向划分,反馈分为正反馈(方向相同)和负反馈(方向相反)。实现被控量控
制的控制单元、被控对象及反馈单元构成驱动装置,按有、无反馈装置以及反馈单元在驱
动装置中的位置,驱动装置分为闭环控制装置、开环控制装置,本使用手册介绍的闭环控
制装置均为负反馈的闭环控制装置。
在本使用手册介绍的交流伺服驱动装置中,驱动单元是控制单元,伺服电机是被控
对象,电机转速(或转子的转角)为被控量,伺服电机的编码器是反馈单元,编码器检测电
机的实际转速用于速度控制实现了速度反馈。因此,交流伺服驱动装置属于闭环控制装置。
z 开环控装置制:控制装置中没有反馈单元,被控量的实际值不影响控制器的输出。如:步
进电机驱动装置,步进电机驱动单元输出电流相序变化后,步进电机的转子应跟随电流相
序的变化而转动,由于步进电机通常没有安装速度或位置反馈单元,当负载过重或加、减
速太快时就可能导致电机转子不能准确跟随电流相序的变化而转动,也就造成了所谓的
“失步”。如图 1-3 所示。
图 1-3 开环控制装置
z 闭环控制装置:控制装置的被控量由反馈单元检出并输送给控制单元,影响控制单元的输
出进而改变被控量。按反馈单元的检测点划分,闭环控制装置又分为全闭环控制装置和半
闭环控制装置。反馈装置直接检测被控量用于反馈的称为全闭环控制装置(如图 1-4),
机械位置为被控量,用安装在机械上的光栅尺作为位置反馈装置,以伺服电机的编码器作
为速度反馈装置,这个系统实现了机械位置的全闭环控制。如果没有安装光栅尺,以伺服
电机的编码器同时作为位置和速度反馈装置(如图 1-5),那么,这就是一个机械位置的
半闭环控制装置。
传动机械
2
指令给定
位置比较
速度比较
速度反馈
位置反馈
图 1-4 全闭环控制装置
电机
PG
Page 12

第一章 产品介绍
z PID 控制:也称为 PID 调节,是控制器对输入数据(给定、反馈)进行数学处理的常用算
法。P 代表比例(Proportional),表示控制器的输入和输出构成线性比例关系,比例调节
系数越大,系统反应越灵敏,稳态误差越小(不能完全消除),比例调节系数过大会导致
系统振荡、不稳定。I 代表积分(Integral),表示控制器的输入对时间的积分影响输出(输
入逐渐影响输出),积分时间常数越大,系统越平稳,可以消除稳态误差,但也会导致系
统反应迟缓。D 代表微分(Differential),表示输入的微分(输入变化的斜率)影响输出,
微分控制能够预测偏差,产生超前的校正作用,减小跟随误差,改善动态性能,微分系数
过大也会导致系统振荡、不稳定。比例、积分、微分三种调节相互影响,在具体的控制装
置中需要配合调整 PID 控制参数达到系统反应速度、控制精度和稳定性的平衡。由于微分
调节容易产生冲击和振荡,本使用手册介绍的伺服装置采用 PI 调节,即只进行比例和积
分调节。
¾ 有关伺服控制的概念
伺服装置有三种基本的控制模式:位置控制、速度控制、转矩控制,系统框图如下图 1-6 所示。
z 位置控制:用数字脉冲或数据通信方式给定电机的转动方向和角度,驱动单元控制电机转
图 1-5 半闭环控制装置
子按给定的方向转过相应的角度。转动的角度(位置)和速度都可以控制。
z 速度控制:用模拟电压或数据通信方式给定电机的转动方向和速度,驱动单元控制电机转
子按给定的方向和速度旋转。
z 转矩控制:用模拟电压或数据通信方式给定电机输出力矩的大小和方向,驱动单元控制电
机转子的转动方向和输出转矩大小。
本使用手册介绍的伺服装置目前不接受转矩给定信号,暂未提供转矩控制工作模式。
速度调节
电流控制器
+
-
电流反馈信号
功率放大电流调节
指令位置
位置控制器
+
-
位置反馈信号
位置调节
速度控制器
+
-
速度反馈信号
图 1-6 三环控制装置框图
电机
PG
3
Page 13

DA98B、DA01B 交流伺服驱动单元 使用手册
¾ 伺服装置性能指标
伺服装置动态响应特性:指给定或负载变化时伺服装置的反应速度、动态控制误差和稳态控制
误差。图 1-7 是伺服装置给定阶跃信号的响应特性图(实线为给定信号,虚线为伺服装置的输
出信号,下同):
图 1-7 伺服动态响应曲线
上升时间 t
示动态响应快速性。
调节时间 t
应曲线达到并不再超出该误差带的所需最小时间为调节时间,它用来衡量装置的整个调节过程
快慢。
超调量σ:表示转速输出量超出稳态值的最大转速差值(Rmax(t)-R(t))与稳态值 R(t)之
比,它反映伺服装置相对稳定性,用百分数表示时,即
稳态误差:系统响应在转速进入稳态后﹐系统的期望输出稳态值与实际输出之差。
伺服装置静态性能:在伺服控制装置中,最重要的是稳定性问题。伺服装置的静态性能指标
主要是定位精度,指的是系统过渡过程终了时实际状态与期望状态之间的偏差程度。影响伺服
装置稳态精度的原因有位置测量装置的误差,也有系统误差,与系统本身的结构和参数有关。
图 1-8 为位置伺服装置静态曲线图。
: 表示转速输出量从零起第一次上升到稳态值 R(t)的 90%所经过的时间,它表
r
: 在阶跃响应曲线稳态值 R(t)附近取稳态值的±5%范围作为允许误差带,以响
s
)()(
−
σ
(%)
max
=
tRtR
)(
tR
%100
×
图 1-8 位置伺服静态曲线
跟随误差:为指令信号要求工作台移动的位置(指令位置)和工作台实际移动位置之差,即
跟随误差=(指令位置值)-(实际位置值)
伺服刚性:伺服装置抵抗负载干扰带来位置偏差的能力。
4
Page 14
第一章 产品介绍
1.2 产品到货后的确认
收货后请及时按照下面项目进行检查,如有任何疑问,请与供应商或本公司联系。
检查项目 备注
核对驱动单元和伺服电机,确认是否为所订
货物;
检查配件是否齐全;
货物是否因运输受损; 请检查货物的整体外观,应完整、无损伤。
是否有螺丝松动. 请用螺丝刀检查是否有松动的地方。
1、受损或零件不全的交流伺服驱动单元不可以进行安装;
2、运行交流伺服驱动单元必须与性能匹配的伺服电机配套使用。
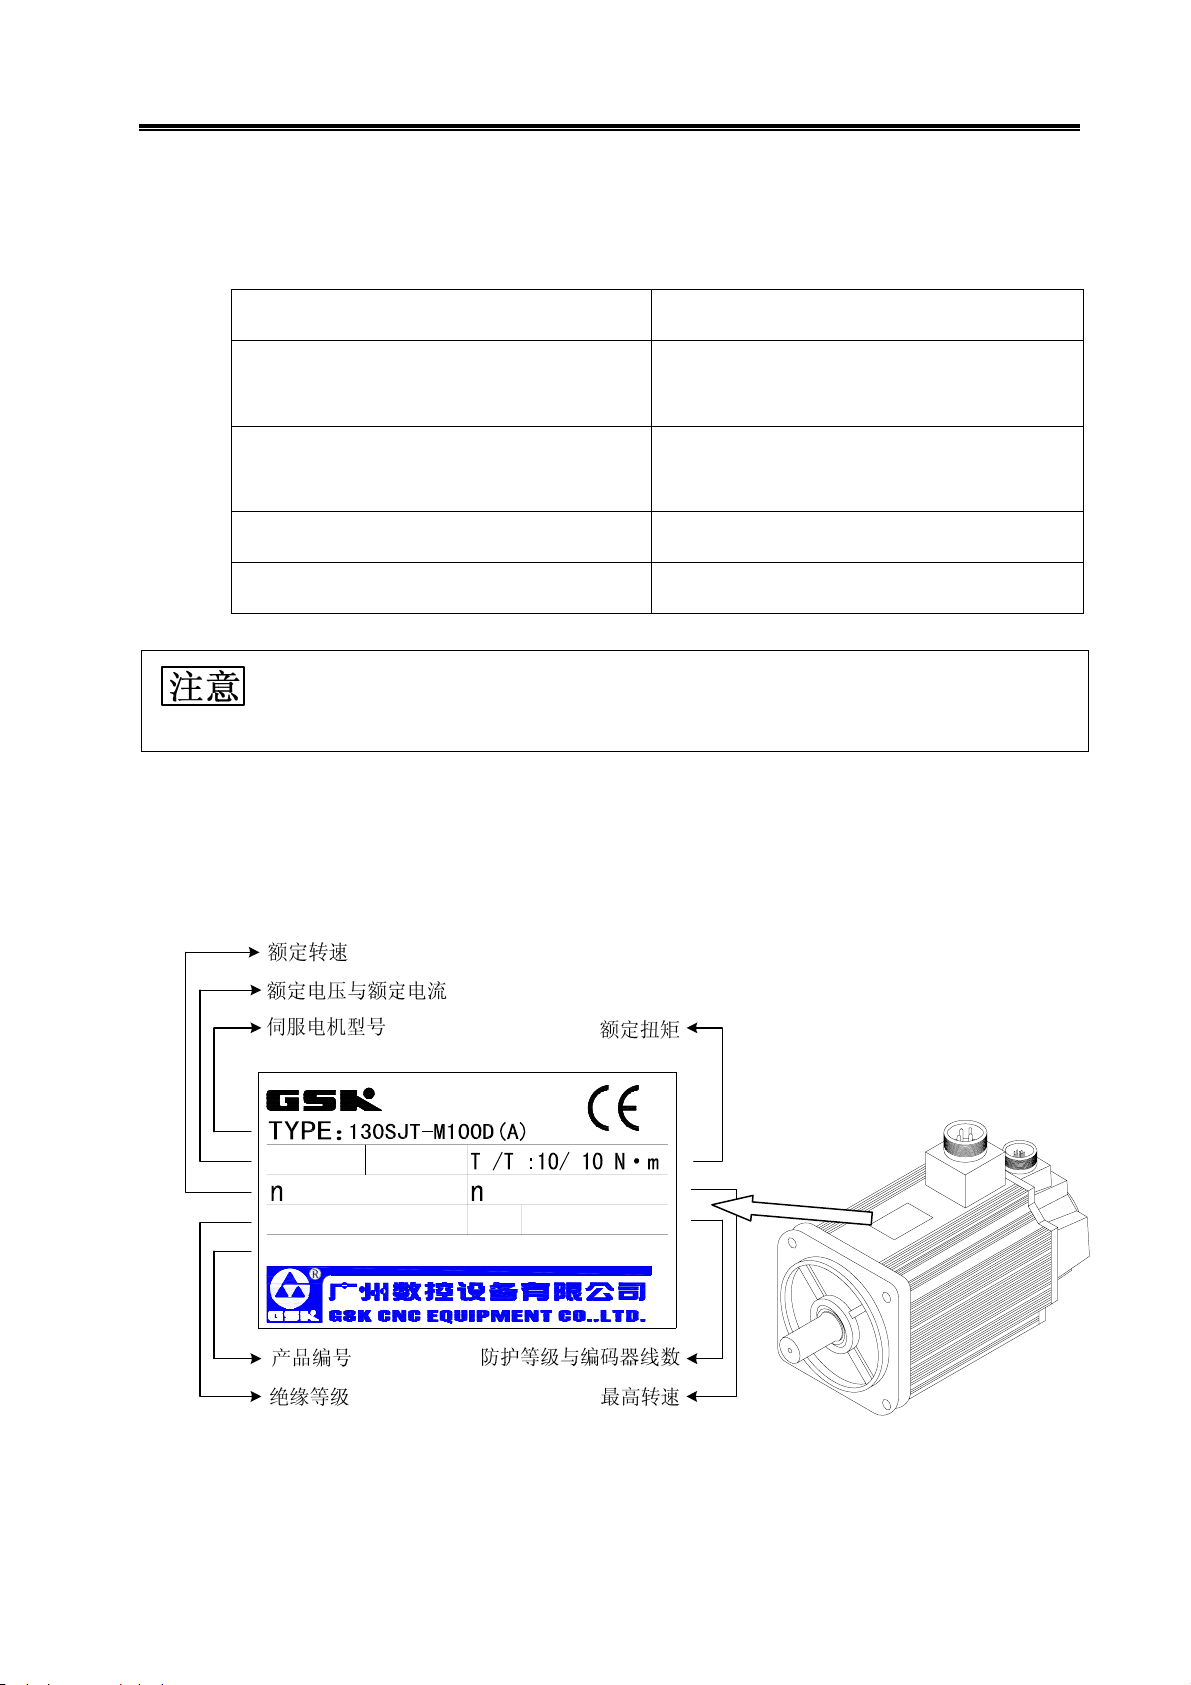
1.2.1 伺服电机
请通过驱动单元和伺服电机的铭牌确认。
请核对装箱单上配件内容,若装箱单上内容和
配件不符,请参照 1.4 节订货指导。
U :220V
: 2500r/min
N
S/N:
081016100D0002707T
交流伺服电动机
NN
I :10A
IP65INS.CLASS: B
NS
max
: 3000 r/min
M: 2500 P/r
5
Page 15

1.2.2 驱动单元
z DA98B 外观
DA98B、DA01B 交流伺服驱动单元 使用手册
监视驱动单元和电机的各种运行状态;
显示参数的设置与修改。
驱动单元电源输入端
电压范围:三相AC220V(85%~110%)
请通过断路器等保护装置引入电源!
!
电机电源接入端
不允许在驱动单元与电机之间串入电
容性装置进行滤波处理。
z DA01B 外观
6位LED数码管显示窗
R、S、T、PE
U、V、W
P、D(保留)
参数序号、参数值增加。
参数序号、参数值减少。
返回上一层操作菜单,或操作取消。
进入下一层操作菜单,或操作确认。
(DB 44 针式 插座)
CN1
驱动单元控制信号接口。
连接数控系统及其他上位机。
(DB25 孔式插座)
CN2
电机编码器反馈输入接口。
铭牌示例:
6
驱动单元出厂时所适配的电机型号
驱动单元订货型号
Tel.020-81986247 Fax.81993683
驱动单元出厂编号
驱动单元输入电源规格
驱动单元软件版本
驱动单元出厂日期
Page 16

第一章 产品介绍
1.3 技术规格
1.3.1 伺服电机技术规格
表 1-1 80SJT 系列电动机的主要技术参数
型 号
项 目
额定功率 (kW) 0.5 0.75 0.66 1.0
极对数 4
驱动单元输入电压(V) AC220 三相(或单相) AC220 三相
额定电流 (A) 3 4.8 5 6.2
零速转矩 (N·m) 2.4 2.4 3.2 3.2
额定转矩 (N·m) 2.4 2.4 3.2 3.2
最大转矩 (N·m) 7.2 7.2 9.6 9.6
额定转速 (r/min) 2000 3000 2000 3000
最高转速 (r/min) 2500 4000 2500 4000
转动惯量 (kg·m2) 0.83×10⁻⁴ 0.83×10⁻⁴ 1.23×10⁻⁴ 1.23×10⁻⁴
重量 (kg) 2.8 2.9 3.4 3.5
绝缘等级 F(GB755—2008)
振动等级 R(GB10068—2008)
防护等级 IP65(GB 4208—2008/IEC 60529:2001,GB/T 4942.1—2006)
安装型式 IMB5(凸缘安装)(GB/T 997—2008 / IEC 60034-7:2001)
工作制 S1(连续工作制)(GB755—2008)
编码器线数 (p/r) 增量式 2500(标准配置)
失电制动器 暂无
80SJT-M024C 80SJT-M024E 80SJT-M032C 80SJT-M032E
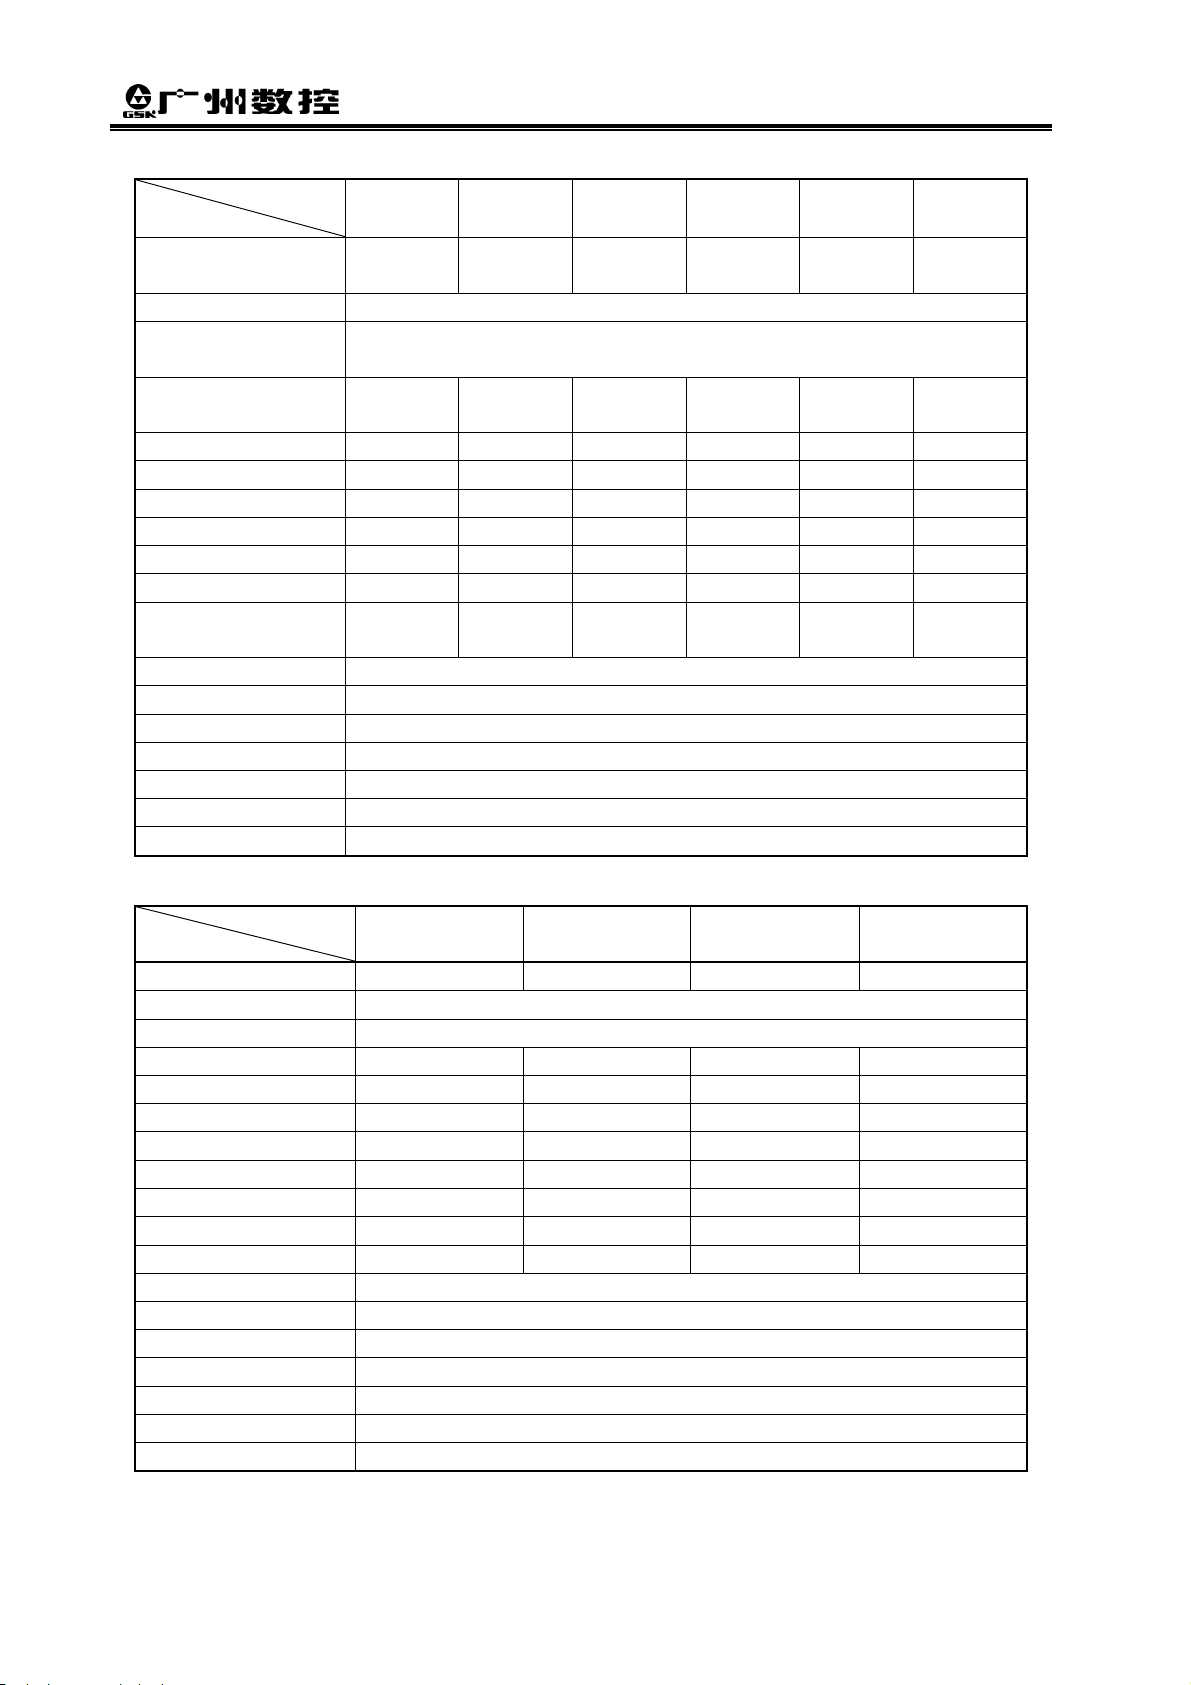
表 1-2 110SJT 系列、130SJT 系列电动机的主要技术参数
型 号
项 目
110SJT-M
040D
110SJT-M
040E
110SJT-M
060D
110SJT-M
060E
130SJT-M
040D
130SJT-M
050D
额定功率 (kW) 1.0 1.2 1.5 1.8 1.0 1.3
极对数 4
驱动单元输入电压 (V)
AC三相(或
单相)220
AC 三相 220
额定电流 (A) 4.5 5 7 8 4 5
零速转矩 (N·m) 4 4 6 6 4 5
额定转矩 (N·m) 4 4 6 6 4 5
最大转矩 (N·m) 12 10 12 12 10 12.5
额定转速 (r/min) 2500 3000 2500 3000 2500 2500
最高转速 (r/min) 3000 3300
3000 3300 3000 3000
转动惯量 (kg·m2) 0.68×10-30.68×10-30.95×10-30.95×10-31.1×10⁻³ 1.1×10
-3
重量 (kg) 6.1 6.1 7.9 7.9 6.5 6.5
绝缘等级 B(GB 755—2008)
振动等级 R(GB 10068—2008)
防护等级 IP65(GB 4208—2008/IEC 60529:2001,GB/T 4942.1—2006)
安装型式 IMB5(凸缘安装)(GB/T 997—2008 / IEC 60034-7:2001)
工作制 S1(连续工作制)(GB 755—2008)
编码器线数 (p/r) 增量式 2500(标准配置)
失电制动器
DC 24V、4N
相应电动机重量增加 1.6kg
·m,
DC 24V、12N·m,相 应
电动机重量增加 2.9kg
7
Page 17
DA98B、DA01B 交流伺服驱动单元 使用手册
续表 1-2 110SJT 系列、130SJT 系列电动机的主要技术参数
型 号
项 目
额定功率
(kW)
极对数 4
驱动单元输入电压
(V)
额定电流
(A)
零速转矩 (N·m) 6 7.5 10 10 15 15
额定转矩 (N·m) 6 7.5 10 10 15 15
最大转矩 (N·m) 18 20 25 25 30 30
额定转速 (r/min) 2500 2500 1500 2500 1500 2500
最高转速 (r/min) 3000 3000 2000 3000 2000 3000
转动惯量 (kg·m2) 1.33×10⁻³ 1.85×10-32.42×10-32.42×10
重量
(kg)
绝缘等级 B(GB 755—2008)
振动等级 R(GB 10068—2008)
防护等级 IP65(GB 4208—2008/IEC 60529:2001,GB/T 4942.1—2006)
安装型式 IMB5(凸缘安装)(GB/T 997—2008 / IEC 60034-7:2001)
工作制 S1(连续工作制)(GB 755—2008)
编码器线数 (p/r) 增量式 2500(标准配置)
失电制动器 DC24V、12N·m,相应电动机重量增加 2.9kg
130SJT-M
060D
1.5 1.88 1.5 2.5 2.3 3.9
6 7.5 6 10 8.5 14.5
7.2 8.1 9.6 9.7 11.9 12.7
130SJT-M
075D
130SJT-M
100B
AC 三相 220
130SJT-M
100D
-3
130SJT-M
150B
3.1×10⁻³ 3.6×10
130SJT-M
150D
-3
表 1-3 175SJT 系列电动机的主要技术参数
型 号
项 目
额定功率 (kW) 3.1 2.8 3.8 3.5
极对数 3
驱动单元输入电压(V) AC 三相 220
额定电流 (A) 14 15 16.5 17.5
零速转矩 (N·m) 15 18 18 22
额定转矩 (N·m) 12 18 14.5 22
最大转矩 (N·m) 24 36 29 44
额定转速 (r/min) 2500 1500 2500 1500
最高转速 (r/min) 3000 2000 3000
转动惯量 (kg·m2) 5.1×10⁻³ 6.5×10⁻³ 6.5×10⁻³ 9.0×10⁻³
重量 (kg) 19 22.8 22.9 28.9
绝缘等级 F(GB 755—2008)
振动等级 R(GB 10068—2008)
防护等级 IP65(GB 4208—2008/IEC 60529:2001,GB/T 4942.1—2006)
安装型式 IMB5(凸缘安装)(GB/T 997—2008 / IEC 60034-7:2001)
工作制 S1(连续工作制)(GB 755—2008)
编码器线数 (p/r) 增量式 2500(标准配置)
失电制动器 DC24V、23N·m,相应电动机重量增加 5.6 kg
175SJT-M150D 175SJT-M180B 175SJT-M180D 175SJT-M220B
2000
8
Page 18

伺服电机的机械特性:
伺服电机的型号说明:
第一章 产品介绍
机座号
80
110
130
175
交流同步伺服电动机
反馈元件
M 光电编码器
失电制动器
无无
Z 有
注: 失电制动器的工
作电源为 DC 24V (- 10% ~
+10 % ), 接口为 3 芯插座 ,
1、 2 脚为电源端 ( 不分极
性 ),3 脚为接地端 。 当
1、 2 脚接通电源时,失电
制动器不制动 ; 当电源断
开时, 其制动 。 失电制动
器动作时间≤0.1s。
零速转矩
注: 用三位数字表示,
其值为三位数字×10
位为N·m。
如:040×10
-1
= 4 N·m
-1
,单
110 SJT
-
MZ 040 E(A □ Y □ X □)
出线方式
无 航空插座式
X 线缆直接式
轴伸或安装结构
无 标准轴伸
Y□ 特殊圆珠轴伸
Z□ 特殊圆锥轴伸
S□ 步进电机安装结构
注:“□” 内为阿拉伯
数字代号, 某一数字具体表
示的特殊轴伸需参看该电机
的安装外形图。
编码器类型
A 或无 增量式 2500p/r
A1
A 2 增量式 5000p/r
A 3 增量式分体 2500p/r
A 4 绝对值式17bit
额定转速
A 1000r /min
B 1500r /min
C 2000r /min
D 2500r /min
E 3000r /min
9
Page 19

1.3.2 伺服驱动单元技术规格
DA98B、DA01B 交流伺服驱动单元 使用手册
配套伺服电机
额定功率(kW)
0.5~1.2 1.5~2.3 2.3~3.9 4~6
外形尺寸(mm)
(宽×高×深)
DA98B-R1 型结构
90×240×177.5
DA98B-R2 型结构
110×240×177.5
DA98B-R3 型结构
125×240×177.5
主电源 三相 AC220V(85%~110%) 50/60Hz
控制电源
调速比
速度波动率
速度频率响应
单相 AC220V(85%~110%)50/60Hz
5000:1
< 0.03%
≥300Hz
±0.018°(对应 5000 线增量编码器)
定位精度
±0.036°(对应 2500 线增量编码器)
工作方式 手动、点动、内部速度、外部速度、位置、调零等工作方式。
内部速度方式 由参数设定 4 种速度,由输入信号选择运行速度。
2 种外部速度指令:①-10V~+10V 模拟电压指令转速和方向;
外部速度方式
②0V~+10V 模拟电压指令转速,由输入信号选择运行方向。
位置指令模式:①脉冲+方向;②CCW 脉冲/CW 脉冲; ③A/B 两相正交脉冲。
DA01B-R4 结构
204×250×163
位置方式
最高脉冲频率:1MHz
位置指令电子齿轮比: ~32767
1
32767
以安装在伺服电机上的增量式编码器作为位置反馈输入,A/B/Z/U/V/W 差分信
位置反馈输入
号,编码器分辨率为 2500 线或 5000 线。
根据伺服电机编码器输入信号输出 A/B/Z 差分信号作为位置反馈输出,位置反馈
位置反馈输出
输出与伺服电机编码器输入的电子齿轮比可设置为:
1
~1。
32
①伺服使能; ②报警清除; ③正向禁止; ④反向禁止;⑤零速箝位;
输入信号
输出信号
保护功能 具有过压、欠压、过流、过载、超速、位置超差、制动异常、编码器异常等保护。
操作与显示
⑥偏差计数器清零/速度选择 1; ⑦指令脉冲禁止/速度选择 2;⑧CCW 转矩限制;
⑨CW 转矩限制; ⑩通用输入等 10 个输入点。
①伺服准备好;②伺服报警;③位置到达/速度到达;④抱闸释放;⑤零速输出;
⑥通用输出;⑦Z 脉冲反馈输出等 7 个输出点。
4 个按键,可进行手动、点动以及参数修改、设置、写入、备份等操作;
6 位 LED,可显示转速、当前位置、指令脉冲积累、位置偏差、电机转矩、电机
电流、转子绝对位置、输入输出信号状态等信息。
10
制动方式
防护等级
能耗制动:内置制动电阻
IP20
Page 20

1.4 订货指导
1.4.1 订货型号说明
下表为适配 SJT 系列伺服电机的订货型号举例:
第一章 产品介绍
订货型号
额定转矩 额定转速 额定电流
DA98B-05-80SJT-M024C 2.4 N·m 2000 r/min 3 A
DA98B-08-80SJT-M024E 2.4 N·m 3000 r/min 4.8 A
DA98B-07-80SJT-M032C 3.2 N·m 2000 r/min 5 A
DA98B-10-80SJT-M032E 3.2 N·m 3000 r/min 6.2 A
DA98B-06-110SJT-M020E(A2) 2 N·m 3000 r/min 3 A
DA98B-10-110SJT-M040D(A2) 4 N·m 2500 r/min 4.5 A
DA98B-15B-110SJT-M060D(A2) 6 N·m 2500 r/min 7 A
DA98B-10-130SJT-M040D(A2) 4 N·m 2500 r/min 4 A
DA98B-13-130SJT-M050D(A2) 5 N·m 2500 r/min 5 A
DA98B-15-130SJT-M060D(A2) 6 N·m 2500 r/min 6 A
DA98B-19B-130SJT-M075D(A2) 7.5 N·m 2500 r/min 7.5 A
DA98B-15-130SJT-M100B(A2) 10 N·m 1500 r/min 6 A
DA98B-25B-130SJT-M100D(A2) 10 N·m 2500 r/min 10 A
伺服电机参数
DA98B-23B-130SJT-M150B(A2) 15 N·m 1500 r/min 8.5 A
DA98B-39E-130SJT-M150D(A2) 15 N·m 2500 r/min 14.5 A
DA98B-28E-175SJT-M180B(A2) 18 N·m 1500 r/min 15 A
DA98B-38E-175SJT-M180D(A2) 18 N·m 2500 r/min 16.5 A
DA01B-35-175SJT-M220B(A2) 22 N·m 1500 r/min 17.5 A
DA01B-45-175SJT-M220D(A2) 22 N·m 2500 r/min 19 A
DA01B-38-175SJT-M300B(A2) 30 N·m 1500 r/min 19 A
DA01B-60-175SJT-M300D(A2) 30 N·m 2500 r/min 27.5 A
11
Page 21

DA98B、DA01B 交流伺服驱动单元 使用手册
1、用户选购电机时,需按广州数控销售部门提供的适配电机型号选型,并在下单时将确
定配套的电机型号填上,以便设定出厂驱动单元相关参数值;
2、如果用户自配电机,请及时联系本公司技术人员,否则不能保证交流驱动单元可以正
常驱动电机。
1.4.2 产品出厂标配附件
下面是产品出厂的标配附件清单,是在用户没有提出特殊要求的情况下,标准的附件配置。如果用
户需要清单之外的附件,请用户与销售人员联系,或者咨询本公司技术人员。
订货类型 标配附件 备注
驱动单元
(仅含驱动单元)
驱动装置
(含驱动单元、电机)
驱动装置配套 CNC
(含驱动单元、电机、CNC)
① DB44 孔插头 1 只,DB25 针插头 1 只;
② 25P 胶壳 2 套;
③ 《DA98B、DA01B 使用手册》1 本。
① DB44 孔插头 1 只;
② 25P 胶壳 1 套;
③ 电机线 3m、编码器反馈线 3m;
④ 《DA98B、DA01B 使用手册》1 本。
① 电机线 3m、编码器反馈线 3m、系统到驱动单元
的信号线 3m;
② 《DA98B、DA01B 使用手册》1 本。
不提供电缆
电缆线均按焊
接好形式提供
12
Page 22
2.1 伺服电机
2.1.1 伺服电机安装尺寸
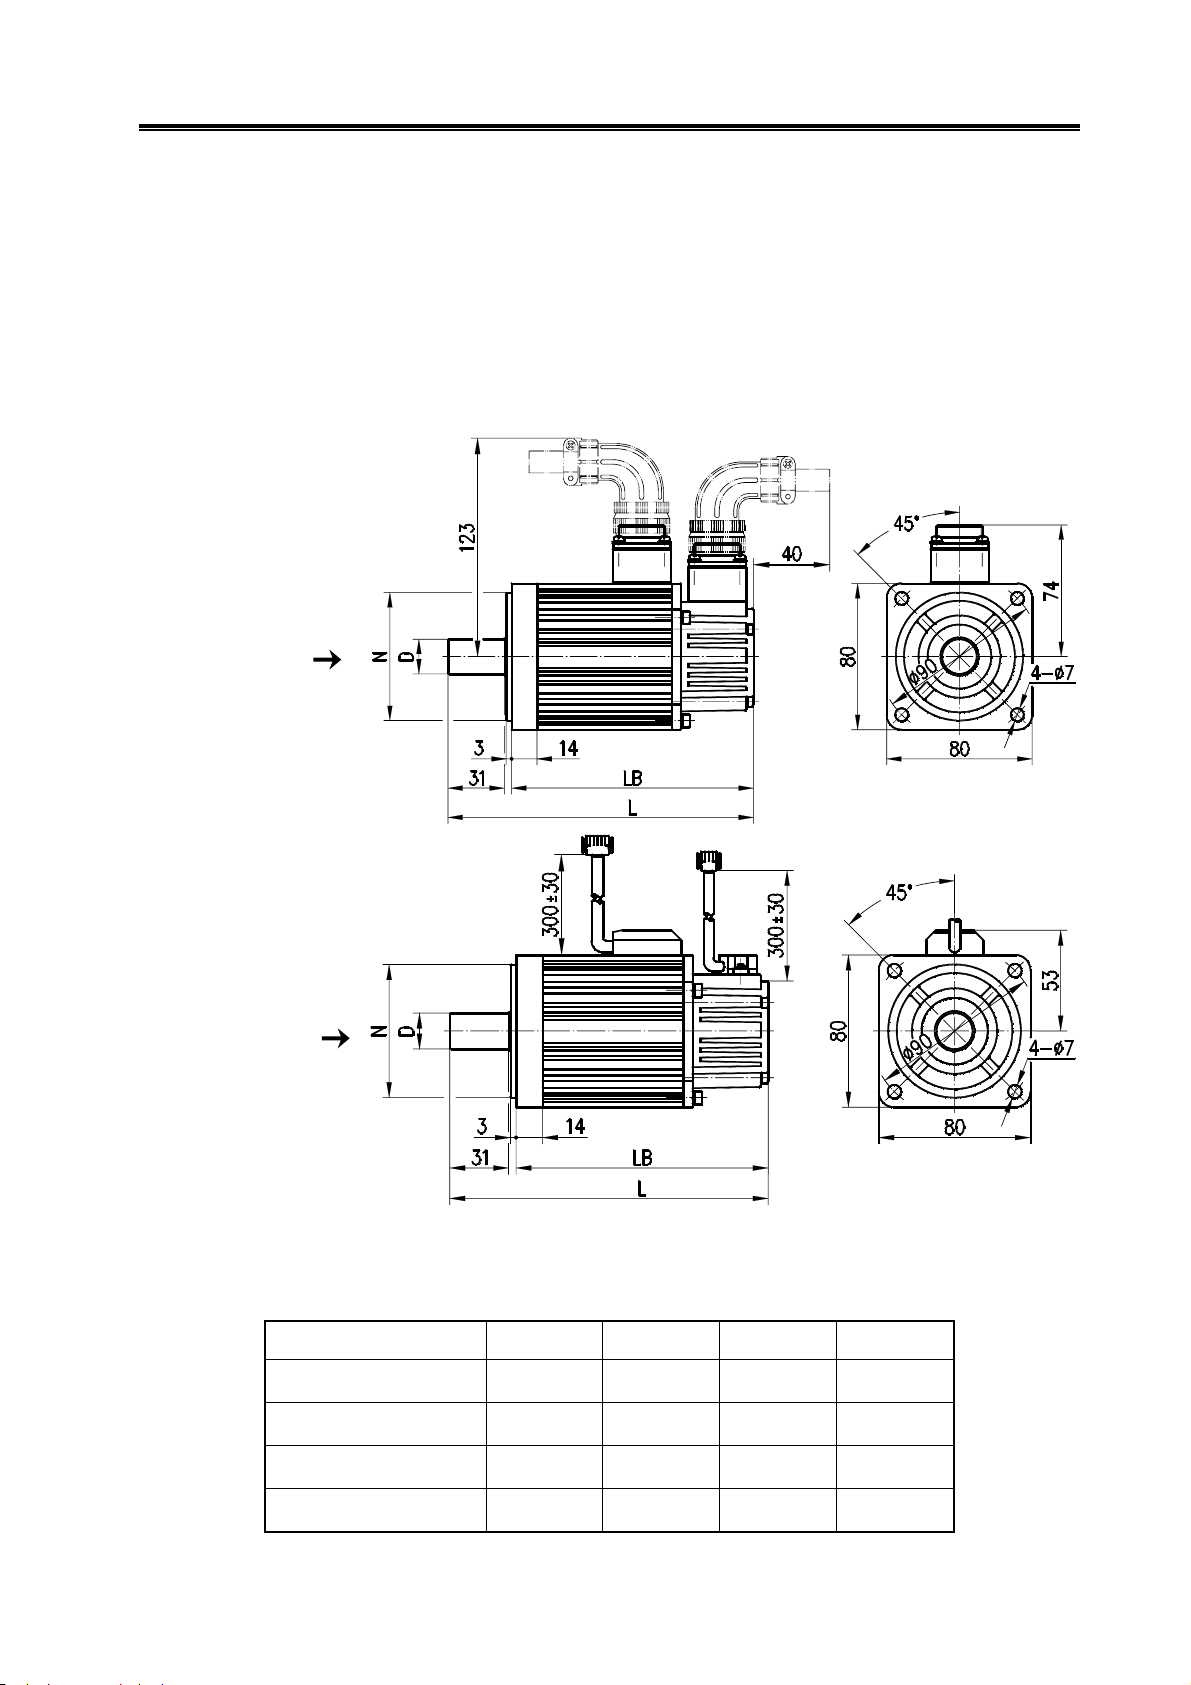
¾ 80SJT 系列电动机外形安装尺寸及联接方式见图 2-1、表 2-1。
航空插座式
(工业用插座)
第二章 安装
第二章 安装
线缆直接式 线缆直接式
80SJT—M024C
80SJT—M024E
80SJT—M032C
80SJT—M032E
图 2-1
表 2.1
型 号 D(mm) N(mm) LB(mm) L(mm)
φ
φ
φ
φ
19
19
19
19
0
-0.013
0
-0.013
0
-0.013
0
-0.013
φ
φ
φ
φ
0
70
163 198
-0.03
0
70
163 198
-0.03
0
70
181 216
-0.03
0
70
181 216
-0.03
13
Page 23

DA98B、DA01B 交流伺服驱动单元 使用手册
¾ 110SJT 系列电动机外形安装尺寸见图 2-2、表 2-2。
图 2-2
表 2-2
型 号 D(mm) N(mm) LB(mm) L(mm)
110SJT—M040D
110SJT—M040E
110SJT—M060D
110SJT—M060E
注: 括号内的 LB、L 值为相应规格带失电制动器电动机的长度值。
φ
φ
φ
φ
19
19
19
19
0
-0.013
0
-0.013
0
-0.013
0
-0.013
φ
φ
φ
φ
95
95
95
95
0
186 (237) 241 (292)
-0.035
0
186 (237) 241 (292)
-0.035
0
212(263) 267 (318)
-0.035
0
212 (263) 267 (318)
-0.035
¾ 130SJT 系列电动机外形安装尺寸见图 2-3、表 2-3。
图2-3
14
Page 24

第二章 安装
表2-3
型 号 D(mm) N(mm) LB(mm) L(mm)
130SJT—M040D
130SJT—M050D
130SJT—M060D
130SJT—M075D
130SJT—M100B
130SJT—M100D
130SJT—M150B
130SJT—M150D
φ
φ
φ
φ
φ
φ
φ
φ
22
22
22
22
22
22
22
22
-0.013
0
-0.013
0
-0.013
0
-0.013
0
-0.013
0
-0.013
0
-0.013
0
-0.013
φ
φ
φ
φ
φ
φ
φ
φ
110
110
110
110
110
110
110
110
0
-0.035
0
-0.035
0
-0.035
0
-0.035
0
-0.035
0
-0.035
0
-0.035
0
-0.035
168 (227) 225 (284)
168 (227) 225 (284)
176 (235) 233 (292)
188 (247) 245 (304)
208 (267) 265 (324)
208 (267) 265 (324)
238 (297) 295 (354)
248 (307) 305 (364)
0
注: 括号内的 LB、L 值为相应规格带失电制动器电动机的长度值。
¾ 175SJT 系列电动机外形安装尺寸见图 2-4、表 2-4。
图2-4
表2-4
型 号 D(mm) N(mm) LB(mm) L(mm)
175SJT—M150D
175SJT—M180B
175SJT—M180D
175SJT—M220B
175SJT—M220D
175SJT—M300B
175SJT—M300D
175SJT—M380B
注: 括号内的 LB、L 值为相应规格带失电制动器电动机的长度值。
φ
φ
φ
φ
φ
φ
φ
φ
35
35
35
35
35
35
35
35
0
0
0
0
0
0
0
0
+0.01
+0.01
+0.01
+0.01
+0.01
+0.01
+0.01
+0.01
φ
φ
φ
φ
φ
φ
φ
φ
114.3
114.3
114.3
114.3
114.3
114.3
114.3
114.3
0
-0.025
0
-0.025
0
-0.025
0
-0.025
0
-0.025
0
-0.025
0
-0.025
0
-0.025
224 (291) 303 (370)
244 (311) 323 (390)
244 (311) 323 (390)
279 (346) 358 (425)
279 (346) 358 (425)
309 (382) 388 (461)
309 (382) 388 (461)
359 (432) 438 (511)
15
Page 25

2.1.2 伺服电机的安装
伺服电机的安装及储运环境:
项 目 指 标
使用温度 0℃~40℃
储运温度 -40℃~70℃
使用湿度 30%~95%(不凝露)
储运湿度 ≤95%(40℃)
大气环境 控制柜内无腐蚀性气体、易燃气体、油雾或尘埃等
海拔高度 海拔 1000m 以下
注意
1、装带轮时,不可敲击电动机或电动机轴,
防止损坏内部编码器。必须采用螺旋式压
DA98B、DA01B 交流伺服驱动单元 使用手册
拔工具拆装。
2、伺服电动机不可承受大的轴向、径向负荷,
建议选择弹性联轴器连接负载。
3、固定电动机时必须用止松垫圈紧固,防止
电动机松脱。
4、 电动机安装位置必须防水、防油,因为电缆
浸在水或油里可能将水或油带到电动机体上,
故必须防此种情况的发生。
2.2 驱动单元
驱动单元安装的环境条件对其功能的正常发挥及其使用寿命有直接的影响,请务必按以下说明事项
进行正确安装。
注意
16
防止雨水和阳光直射。
为防止尘埃、腐蚀性气体、导电物及易燃物侵入,必须装入电气柜内。
安装处注意通风、防潮和防灰尘。
不能安装在易燃物表面或附近,防止意外火灾。
安装场所应便于维护、检查。
Page 26

第二章 安装
2.2.1 DA98B 安装尺寸
项 目 指 标
使用温度 0℃~40℃
储运温度 -40℃~70℃
使用湿度 30%~95%(不凝露)
储运湿度 ≤95%(40℃)
大气环境 控制柜内无腐蚀性气体、易燃气体、油雾或尘埃等。
海拔高度 海拔 1000m 以下
振 动 ≤0.6G(5.9m/s2)
大气压强 86kPa~106kPa
安装环境防护等级 IP43
图 2-5 DA98B-R1 型结构(薄散热片)安装尺寸(单位:mm)
17
Page 27

DA98B、DA01B 交流伺服驱动单元 使用手册
图 2-6 DA98B-R2 型结构(厚散热片)安装尺寸(单位:mm)
18
图 2-7 DA98B-R3 型结构(厚散热片带风扇)安装尺寸(单位:mm)
Page 28

第二章 安装
DA98B 驱动单元采用底板安装方式,安装方向垂直于安装面向上,安装时请将驱动单元的正面朝
前,顶部朝上以利散热。并注意周围留有必要的间隔。
图 2-8 单台伺服单元安装间隔
图 2-9 为多台伺服单元安装间隔,实际安装中应尽可能留出较大间隔,保证良好的散热条件。
150mm
100mm
R
DA98B
交流伺服
单轴控制单元
150mm
R
DA98B
交流伺服
单轴控制单元
100mm
150mm
图 2-9 多台伺服单元安装间隔
19
Page 29
DA98B、DA01B 交流伺服驱动单元 使用手册
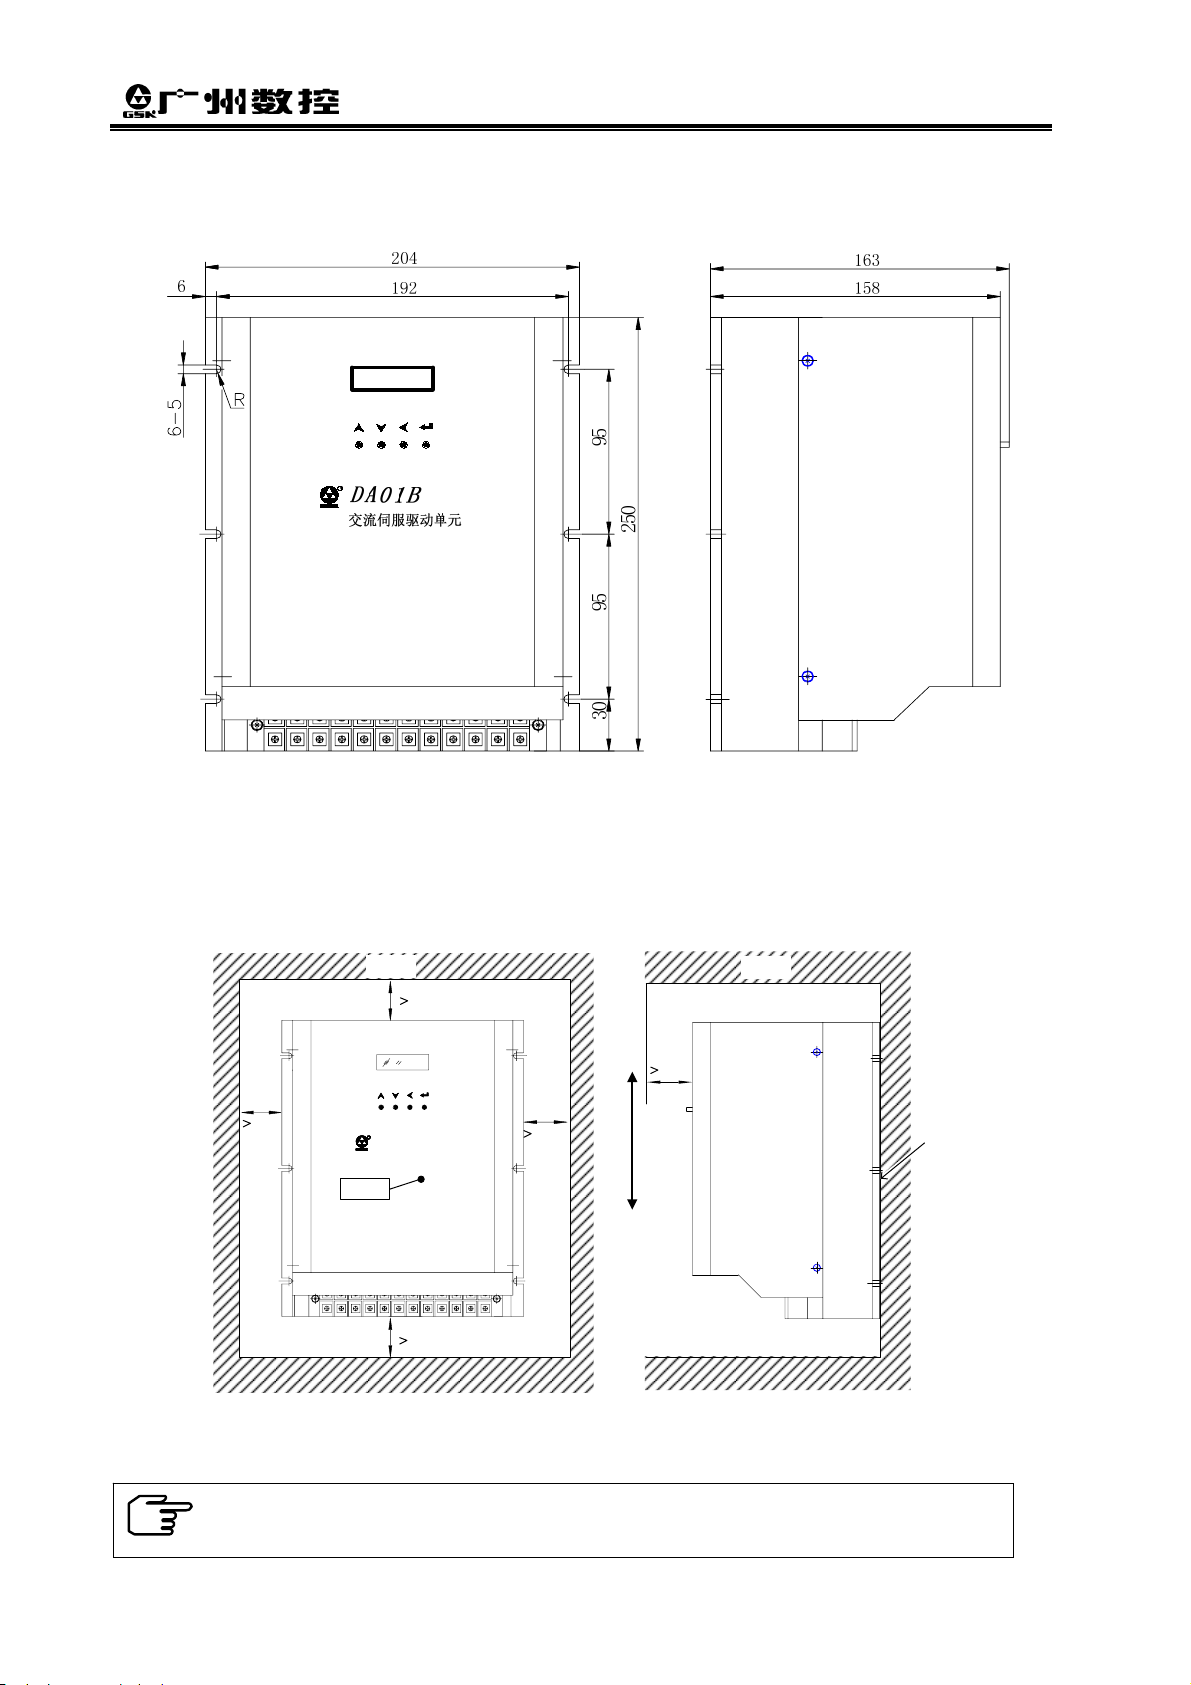
2.2.2 DA01B 安装尺寸
DA01B 驱动单元同样采用底板安装方式,安装尺寸如图 2-10:(单位:mm)
图 2-10 DA01B 安装尺寸
图 2-11 为单台 DA01B 伺服单元安装间隔,多台 DA01B 伺服单元安装间隔同 DA98B(图 2-9)。
柜体
150 mm
柜体
上
100mm
正面
R
DA01B
交流伺服驱动单元
100mm
100mm
安
装
面
下
150 mm
20
图 2-11 DA01B 安装间隔
为保证伺服单元周围温度不致持续升高,电气柜内应有对流风吹向伺服单元的散热器。
Page 30

第二章 安装
第三章 连接
请用户仔细阅读以下警示,并完全按照警示的要求去做,它将保障您的操作安全、顺利。
接线应由专业的技术人员进行,并按照相关说明正确连接。
接线或检修作业,应在驱动单元断电 5min 后,用万用表确认各主回路端子对地的
电压为安全电压后方可进行,否则可能会触电。
请确认驱动单元及伺服电机接地正确。
布线时,不能有尖锐的物体损伤到电缆,不能强拉电缆,否则会导致触电或线路接
触不良。
请不要将主回路连线和信号线从同一管道内穿过,也不要将其绑扎在一起。在布线
时,主回路连线要同信号线分开布线或交叉布线,相隔距离 30cm 以上,防止强电
线路对信号线造成干扰,使驱动单元不能正常工作。
请不要频繁的通(ON)/断(OFF)电源,因为驱动单元内有大容量电容,上电会
产生较大的充电电流,频繁地通(ON)/断(OFF)电源,会造成伺服单元内部的
元器件性能下降。通(ON)/断(OFF)电源建议间隔 3min 以上。
在驱动单元输出侧和伺服电机间不要加功率电容、浪涌吸收器及无线电噪声滤波器
等设备。
驱
动
单
元
U
V
W
PE
电动机
M
~
主回路配线与信号线避免靠近散热装置和电机,以免因受热降低绝缘性能。
主回路连接完成后,必须盖上端子保护盖,避免触电。
21
Page 31
DA98B、DA01B 交流伺服驱动单元 使用手册
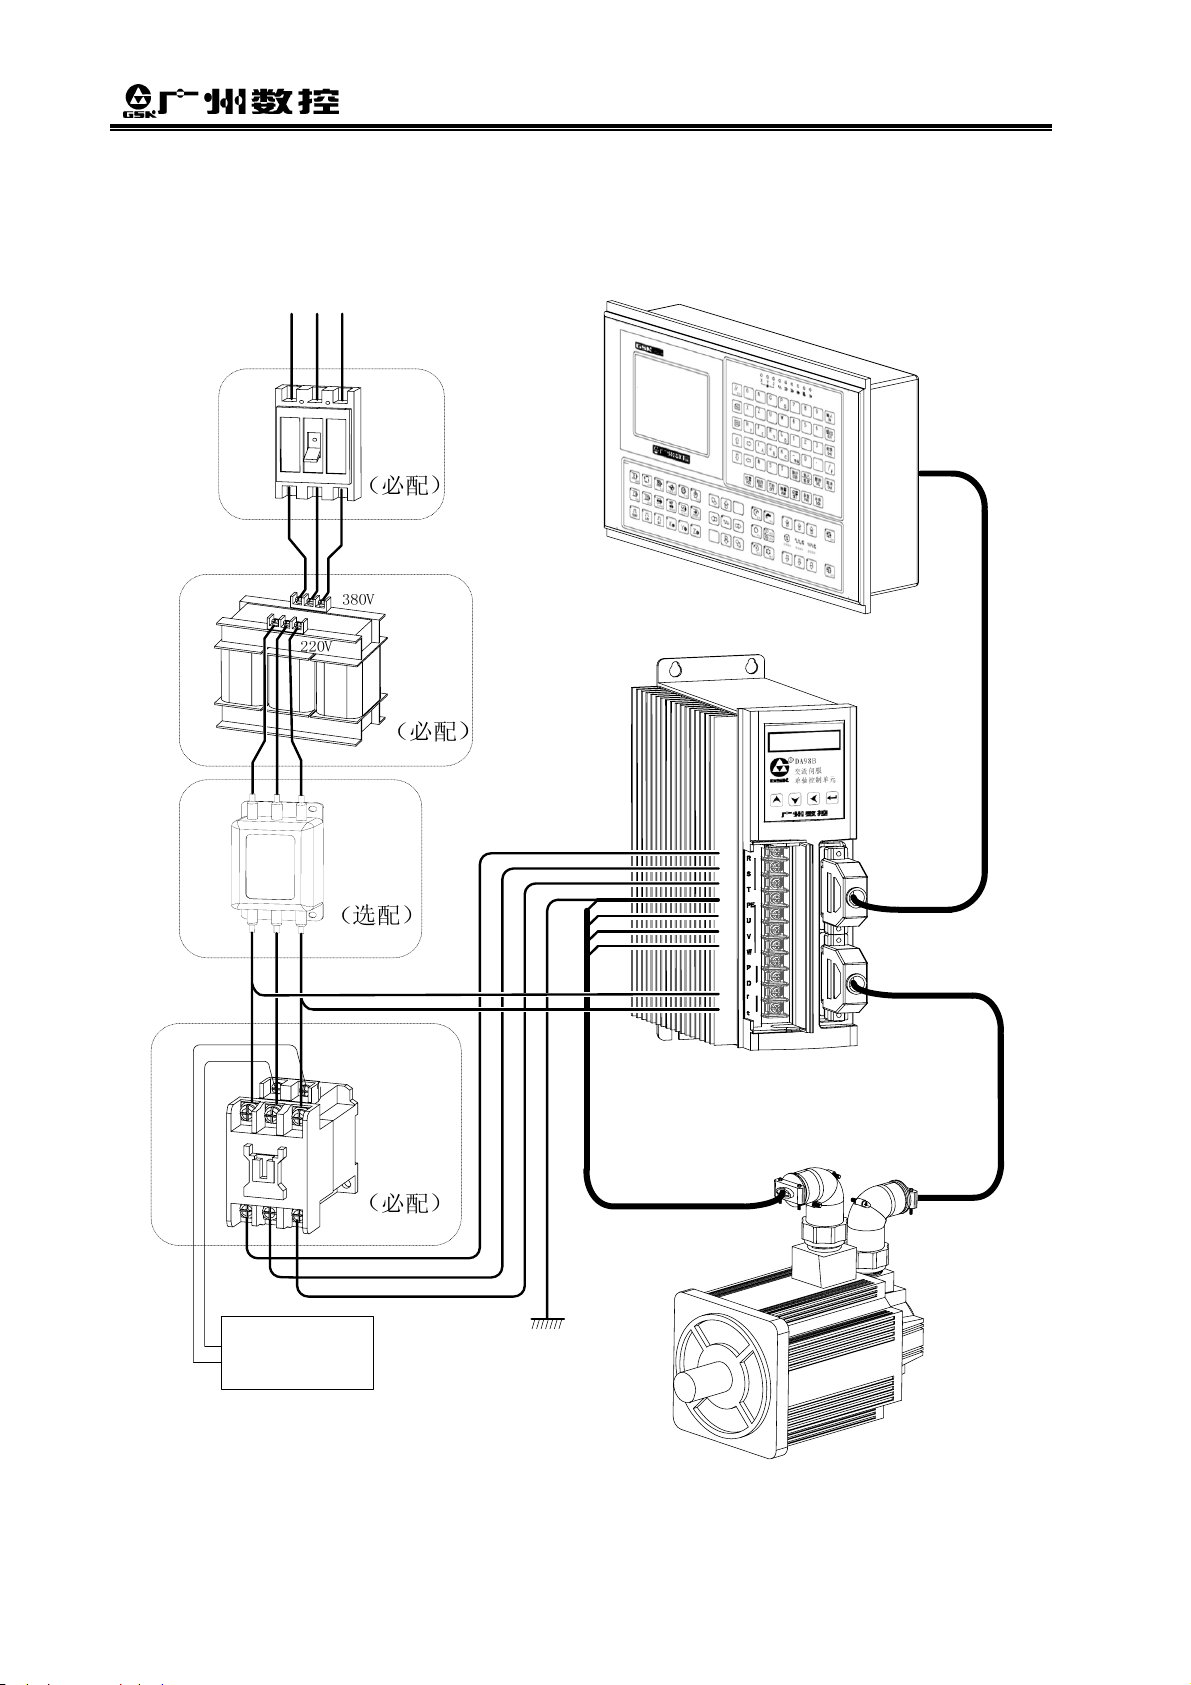
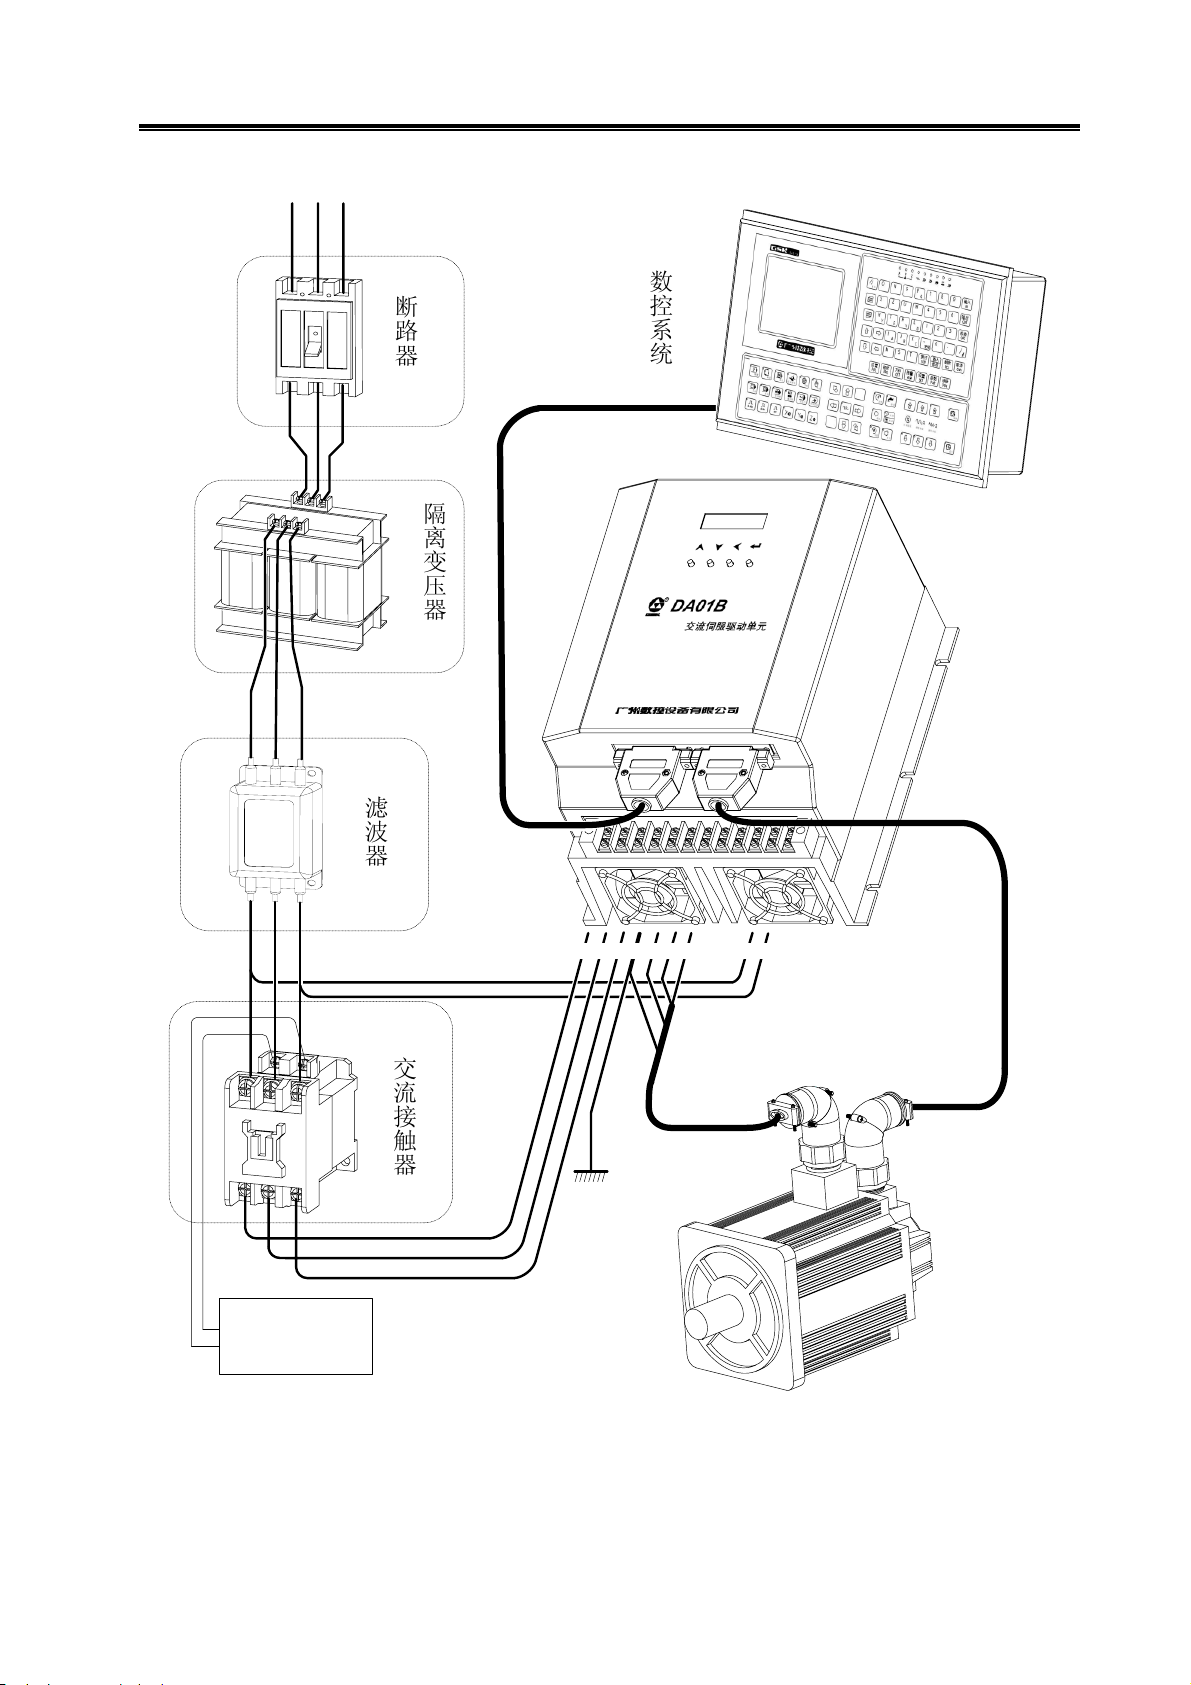
3.1 外围设备的连接
伺服驱动单元的使用还需要配备一些外围设备,选择正确的外围设备可以确保驱动单元的稳定运
行,否则会降低其使用寿命,甚至会损坏驱动单元。
TSR
电源三相
AC380V
数
断
路
器
隔
离
变
压
器
控
系
统
控制电路
滤
波
器
交
流
接
触
器
电源地
R
S
T
PE
U
V
W
r
t
图 3-1 DA98B 外围设备连接
断路器、交流滤波器、隔离变压器、交流接触器的选择请参阅〈附录 B〉。
22
Page 32
第三章 连接
TSR
电源三相
AC380V
数控系统
断路器
(必配)
220V
(选配)
380V
隔离变压器
(必配)
滤波器
R S T PE U V W P D r t
交流接触器
(必配)
控制电路
图 3-2 DA01B 外围设备连接
断路器、交流滤波器、隔离变压器、交流接触器的选择请参阅〈附录 B〉。
23
Page 33

3.2 主回路端子连接及说明
z 驱动单元主回路端子说明
DA98B、DA01B 交流伺服驱动单元 使用手册
图 3-3 主回路连接图
端子标号 端子名称 备注
三相 AC220V(85%~110%)50Hz/60Hz±1Hz。
R,S,T 交流电源输入端子
当电动机功率小于 0.8kW 时,可以使用单相 AC220V 电源。
U,V,W 电动机连接端子 驱动单元的电动机连接端子顺序和电动机相序必须一一对应。
r、t 可从三相交流电源输入 R、S、T 中接入任意两相,或者接入
r,t 控制电源输入端
单相 AC220V 电源。
P,D 保留
PE
保护接地端子 与电源接地端子和电动机接地端子相连,保护接地电阻应小于 1Ω。
● 上述端子连接时,按下图标准剥开绝缘皮,并将裸露铜线捻紧,用预绝缘冷压端子压紧配
线,且连接牢固。
6mm~ 8mm
● 主电路配线截面的选取:
适配电动机功率
R S T PE U V W r t
主电源输入端 接地端 功率输出端 控制电源输入端
0.5~0.8(kW) 1.5 mm2 ≥1.5 mm2 1.5 mm2 1 mm
1.0~1.5(kW) 2 mm2 ≥ 2 mm2 1.5 mm2 1 mm
1.8~2.8(kW) 2.5 mm2 ≥2.5 mm2 2.5 mm2 1 mm
3.5~ 6 (kW) 4 mm2 ≥ 4 mm2 4 mm
24
2
1 mm
2
2
2
2
Page 34

第三章 连接
3.3 控制信号的连接
3.3.1 CN1 引脚定义
驱动单元的控制信号接口 CN1 是 44 针式插座,制作控制线用的连接器应该是 44 孔式插座(型号
为 G3150-44FBNS1X1,WIESON 公司提供)。其引脚定义见下图:
图 3-4 CN1 引脚图
上图中,同名引脚在内部电路板上已经短接在一起。
25
Page 35

I/O 信号一览表:
DA98B、DA01B 交流伺服驱动单元 使用手册
P:位置控制 S:速度控制
类型
P、S
S
P
输入信号名
称
COM+ 38、39 控制信号电源输入(15~24VDC)
DG
SON 23
ALRS 8
FSTP 24
RSTP 9
FIL 25
RIL 10
SC1/CLE 40
SC2/INH 41
VCMD+
VCMD-
AGND
ZSL 26
PULS+
PULS-
SIGN+
SIGN-
端子号 功能 参照项目
32、33 输出点公共端
伺服使能信号
报警清除信号
CCW 驱动禁止
CW 驱动禁止
CCW 转矩限制
CW 转矩限制
速度方式:
用于内部数字指令速度选择功能时:速度选择 1;
模拟指令输入形式为 0~10V 时:正转信号。
位置方式:脉冲偏差清零。
速度方式:
用于内部数字指令速度选择功能时:速度选择 2;
模拟指令输入形式为 0~10V 时:反转信号。
位置方式:脉冲指令禁止。
17
1
16、2 内部模拟地
30
15
29
14
模拟电压指令输入
零速箝位信号
位置指令脉冲输入。
脉冲+方向;
CCW 脉冲+CW 脉冲;
A/B 相脉冲。
3.3.2
6.5.4
6.5.5
3.3.2
\
6.6.3
3.3.2
26
类型
P、S
P、S
输出信号名
称
ALM 5
SRDY 20
ZSP 19
CZ+
CZ-
PAO+
PAO-
PBO+
PBO-
PZO+
PZO-
HOLD+
HOLD-
COIN/SCMP 35
端子号 功能 参照项目
37
36
27
12
28
13
42
43
7
6
报警输出信号
准备就绪信号
零速输出信号
位置反馈输出 Z 相信号集电极输出
位置反馈输出信号
电机抱闸释放信号
位置控制方式下作位置到达输出信号
速度控制方式下作速度到达输出信号
3.3.3
3.3.3
6.4
6.2
6.5.3
6.6.2
Page 36

第三章 连接
3.3.2 模拟指令输入信号
VCMD+(CN1-17)/ VCMD-(CN1-1)为速度指令输入端,最大接收 10V 直流电压信号,端口输
入阻抗为 15KΩ。
说明:信号线推荐用双绞线,屏蔽线接线方法为推荐形式,不总是适用。
3.3.3 位置指令输入信号
PULS+
PULS-
SIGN+
SIGN-
30
15
29
14
用户可以采用差分驱动接法,也可以采用单端驱动接法,示例如下:
z 差分驱动接法
27
Page 37

z 单端驱动接法
DA98B、DA01B 交流伺服驱动单元 使用手册
4.7K
4.7K
(a)NPN 型单端驱动接线
上位机
PNP
脉冲指令输入
V
有强干扰时并4.7kΩ电阻
R
R
有强干扰时并4.7kΩ电阻
PULS+
PULS-
SIGN+
SIGN-
驱动单元
270
4.7K
270
4.7K
PE
(b)PNP 型单端驱动接线
1、为提高抗干扰能力,建议采用差分驱动方式;
差分驱动方式下,推荐采用 AM26LS31、MC3487 或类似的 RS422 线驱动芯片;
2、采用单端驱动方式会使动作频率降低,根据脉冲量输入电路,驱动电流 10 mA~15mA,
限定外部电源最大电压 25V 的条件,确定电阻 R 的数值。经验数据:VCC=24V,
R=1.3 kΩ~2kΩ;VCC=12V,R=510Ω~820Ω;VCC=5V,R=0Ω
可以接收的位置指令输入模式有三种,由参数 PA14 设定,见下表,箭头表示计数沿。
28
Page 38

第三章 连接
a、 脉冲+符号输入接口时序图(最高脉冲频率 1MHz)
t
h
90%
PULS
10%
t
s
t
rh
SIGN
90%
10%
t
rh
CW
t
rl
b、CCW 脉冲/CW 脉冲输入接口时序图(最高脉冲频率 1MHz)
t
ck
t
l
CCW
t
s
t
rl
CW
c、 A/B 相指令脉冲输入接口时序图(最高脉冲频率 1MHz)
下表为脉冲输入时序参数:
t
参数
th t
ck
差分驱动输
>1 >0.3 >0.3 <0.2 <0.2 >2 >1 >0.3 >0.3 <0.2 <0.2 >0.2
入(μs)
trh trl t
l
t
s
tqh tql t
qck
t
qrh
tqs
qrl
单端驱动输
入(μs)
>5 >2.5 >2.5 <0.3 <0.3 >2.5 >10 >5 >5 <0.3 <0.3 >2.5
29
Page 39

DA98B、DA01B 交流伺服驱动单元 使用手册
3.3.4 开关量输入信号
伺服单元无 24V 电源输出,开关量信号输入时需要在外部配备 24V 使用电源。规格要求:DC15V~
24V, 100mA 以上。建议与输出电路使用同一电源。COM+(CN1-38/39)为输入点公共端,DG
(CN1-32/33)为输出点的公共端。
电源极性不能接反,否则驱动单元不能工作。
下面给出两种常用的接线示例, INX 代表输入点:(SON、ALRS、FSTP、RSTP、SC1/CLE、SC2/INH、
ZSL、FIL、RIL)。
外接开关量示例
外接光电耦合器示例
当 INX 接 0V 时,输入光耦导通,信号为 ON,输入有效。可以查看监视窗口
进行判
断,输入点导通,信号 ON,对应的数码管会亮;输入点断开,信号 OFF,数码管不亮。该监视窗口便
于对驱动单元控制信号的调试与检修。
SC2(速度选择2) SC1(速度选择1)
FIL(CCW转矩限制)
RIL(CW转矩限制)
RSTP(CW驱动禁止)
FSTP(CCW驱动禁止)
ALRS(报警清除)
SON(伺服使能)
30
GIN1(通用输入)
ZSL(零速钳位)
Page 40

第三章 连接
¾ SON(CN1-23)为 ON 时,开启伺服使能,查阅监视窗口
相关参数 意义 单位 缺省值 适用方式
在没有外部 SON 输入信号的情况下,从驱
动单位内部强制电动机使能。
PA54
PA54=0:只有当外部输入信号 SON 为 ON
时,电动机才被使能。
PA54=1:驱动单元内部强制电动机使能,
而不需要外部输入信号 SON。
此时驱动单元正常,电机通电;如果驱动单元有故障,显示报警代码,请参阅第八章‘异常及处
理’。
0
,会显示
P,S
。
¾ ALRS(CN1-8)为 ON,小于 9 号的报警在故障排除后可以由 ALRS 信号复位,当 SON 为 ON
时,复位功能无效。大于等于 9 号的报警只能在故障排除后,重新上电才能自动复位。
¾ FSTP(CN1-24)、RSTP(CN1-9):驱动禁止信号,一般和行程开关配合使用,避免超程。
输入信号 运行
FSTP RSTP
ON ON O O
ON OFF O
OFF ON
OFF OFF
CCW 方向 CW 方向
禁止
禁止
禁止 禁止
O
注:O 表示正常
当不使用驱动禁止功能时,将 PA20 设置为 1,此时 FSTP、RSTP 内部短接
¾ FIL(CN1-25)CCW 转矩限制,当 FIL 为 ON 时,电机 CCW 运行时最大转矩受 PA36 限制。
¾ RIL (CN1-10) CW 转矩限制,当 RIL 为 ON 时,电机 CW 运行时最大转矩受 PA37 限制。
31
Page 41

DA98B、DA01B 交流伺服驱动单元 使用手册
3.3.3 输出信号
①、单端集电极输出:
OUTX 代表输出点(ALM、SRDY、ZSP、SCMP/COIN)
例 1:(驱动单元配套 980TD 系统)
外接光耦输出
例 2:(驱动单元配套 983M 系统)
外接继电器输出
输出信号用外部电源的规格:DC15V~24V,请和输入电路使用同一电源。
当 OUTX 和 DG 导通,输出低电平有效。可以查看监视窗口
对应的数码管会亮;输出点 OFF,数码管不亮。
HOLD (抱闸释放)
ZSP(零速输出)
SCMP/COIN(速度/位置到达)
ALM(伺服报警)
进行判断,输出点 ON,
SRDY ( 伺服准备好)
32
②、通用输出信号详细说明:
¾ ALM(CN1-5)为驱动单元检测出异常时输出信号,输出状态与 PA47 有关。
PA47=0
PA47=1
驱动单元报警时,ALM 与 DG 导通。
驱动单元报警时,ALM 与 DG 关断。
Page 42

第三章 连接
¾ SRDY(CN1-20)驱动单元准备好信号,当电机通电励磁时该信号与 DG 导通。
¾ ZSP(CN1-19)零速输出,电机速度为零时,该信号与 DG 导通。
③、双端集电极输出:
¾ CZ+(CN1-37)/CZ-(CN1-36)位置反馈输出 Z 脉冲信号,即编码器一转信号。
外接
CNC
系统
外接高速光耦
驱动单元
CZ+
CZ-
DC5V ~ 24V
高速光耦
¾ HOLD+(CN1-7)/HOLD
-(CN1-6)抱闸释放信号,抱闸释放信号输出逻辑参见 6.2。
外接继电器输出:
33
Page 43
DA98B、DA01B 交流伺服驱动单元 使用手册
1、输出为集电极开路形式,最大负载电流 100mA,外部直流电源最大电压 25V。如果
超过限定要求或输出直接与电源连接,会使伺服单元损坏。
2、如果负载是感性负载,必须在负载两端反并联续流二极管。如果续流二极管接反,
会使伺服单元损坏。
3、建议与输入电路使用同一电源。
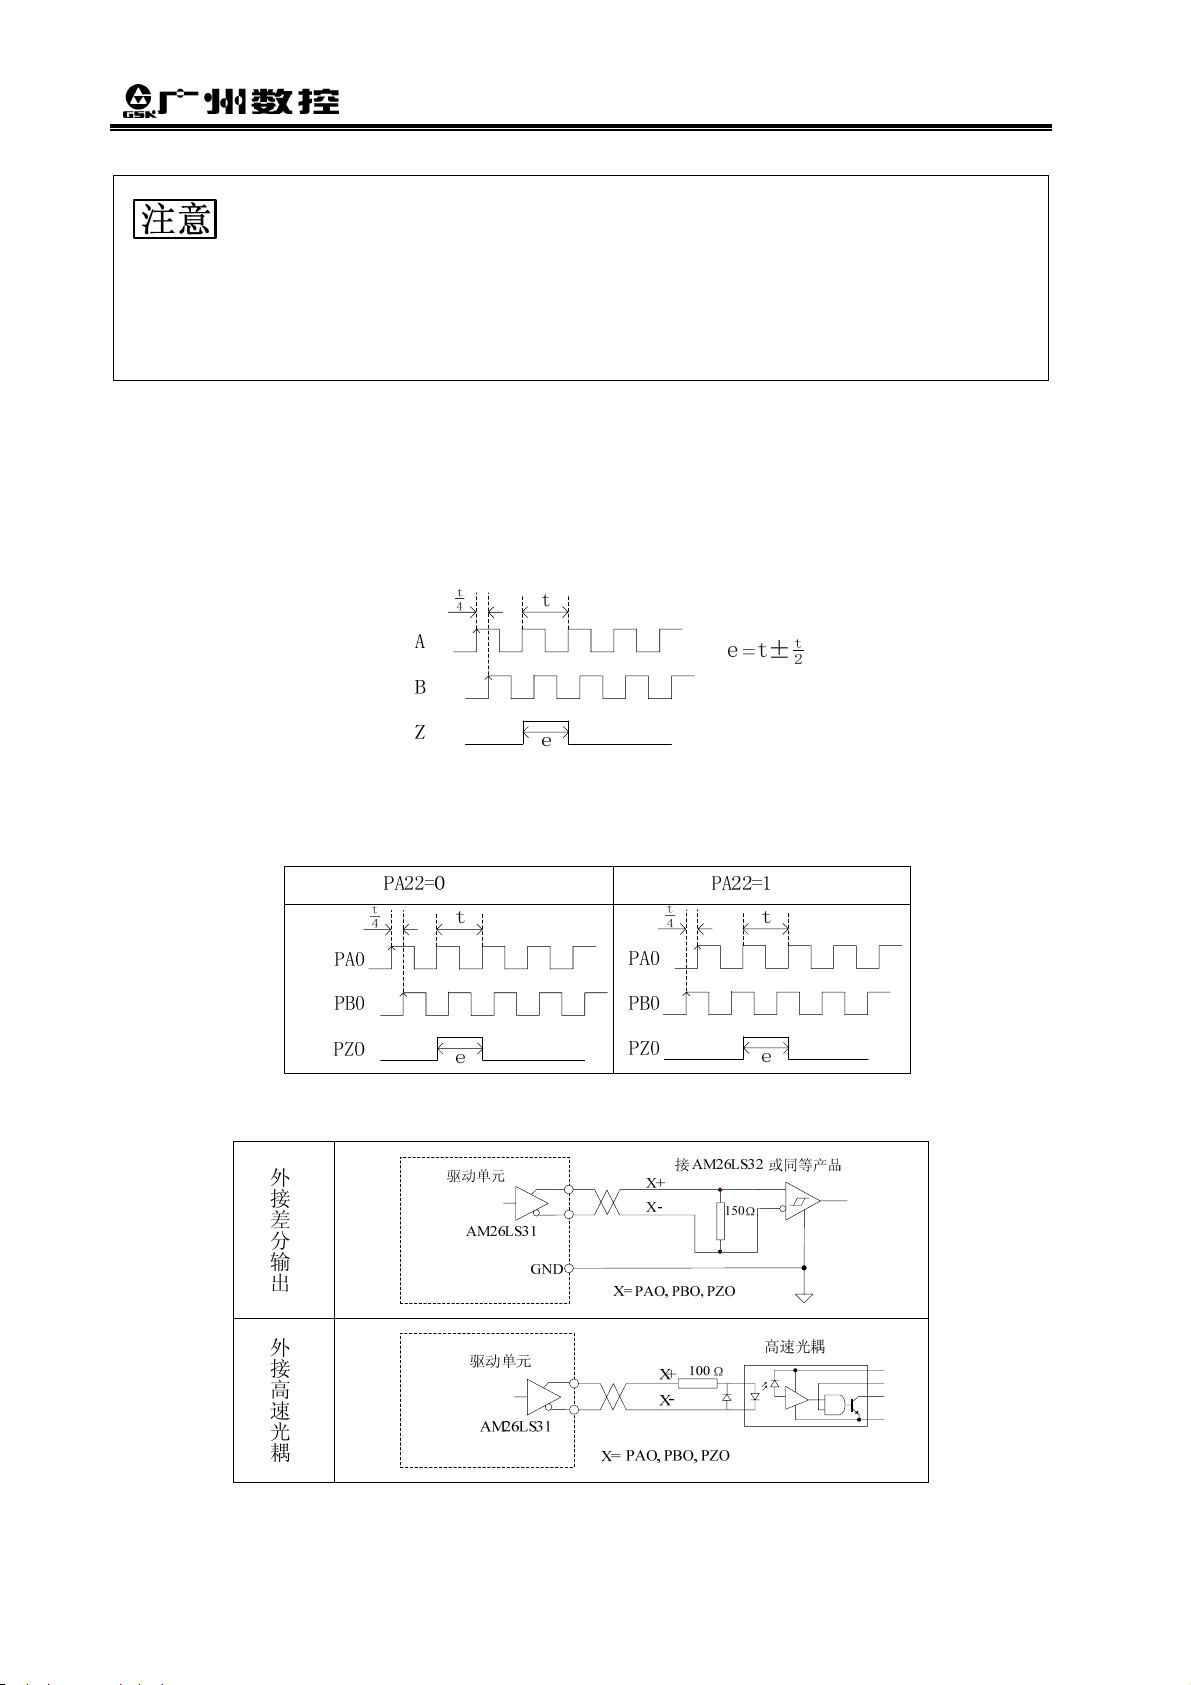
④、差分输出:
位置输出信号 PAO+/PAO-,PBO+/PBO-,PZO+/PZO-采用差分输出。从 CN2 输入的位置
输入信号为增量式编码器反馈的脉冲信号。(另见 6.4 节位置反馈信号输出)
例如多摩川增量式编码器输出信号形式:
当 PA22=0 时,位置反馈输出信号按照位置输入信号波形进行输出;当 PA22=1 时位置反
馈输出信号取反:
接线原理如下:
外接差分输出
外接高速光耦
34
Page 44

第三章 连接
3.4 反馈信号的连接
3.4.1 CN2 引脚定义
驱动单元的电机编码器接口 CN2 是 25 孔式插座,制作连接线用的连接器应该是 25 针式插头(型
号为 G3150-44FBNS1X1,WIESON 公司提供)。其引脚定义见下图:
图 3-5 CN2 DB25 孔式插座引脚定义
3.4.2 CN2 引脚说明
增量式编码器信号线都是差分驱动连接方式,接线原理如图:
35
Page 45

DA98B、DA01B 交流伺服驱动单元 使用手册
CN2 接口中 OH1(CN2-13)/ OH2(CN2-16)用于连接伺服电机内的过热检测器件,使驱动单元
具备电机过热保护的功能。其中 OH2(CN2-16)已经连接于内部 5V 地。
5V
OH1
470Ω
OH2
连接后应根据伺服电机内过热检测器件的特性设置驱动单元的 PA57 号参数。若伺服电机无过热检
测器件,设置 PA57=0 屏蔽报警,OH1、OH2 可不连接。
相关参数 名称 单位 参数范围 缺省值 适用方式
电机过热报警屏蔽
0~2
0
P,S
0:屏蔽报警
PA57
1:遵循电机温度检测开关为常闭开关的报警逻辑
2:遵循电机温度检测开关为常开开关的报警逻辑
下图编码器信号接线是广数 SJT 系列电动机标准接线,用户若使用其他厂家电机或自制编码器线,
则参考下图标准接线。(有温控器的电机,将温控器的引线接到 OH1、OH2 端口)
36
图 3-6 SJT 伺服电机编码器接线图
Page 46

编码器信号线航空插头外形图示:
1、电机电源线与电机编码器反馈信号线的长度须在 20m 以内,并且相距 30cm 以上。
两条线不能使用同一管道或绑束在一起。
2、信号线须采用绞合屏蔽电缆,线截面为
第三章 连接
0.15mm2~0.20mm
2
,屏蔽层须接 PE。
37
Page 47
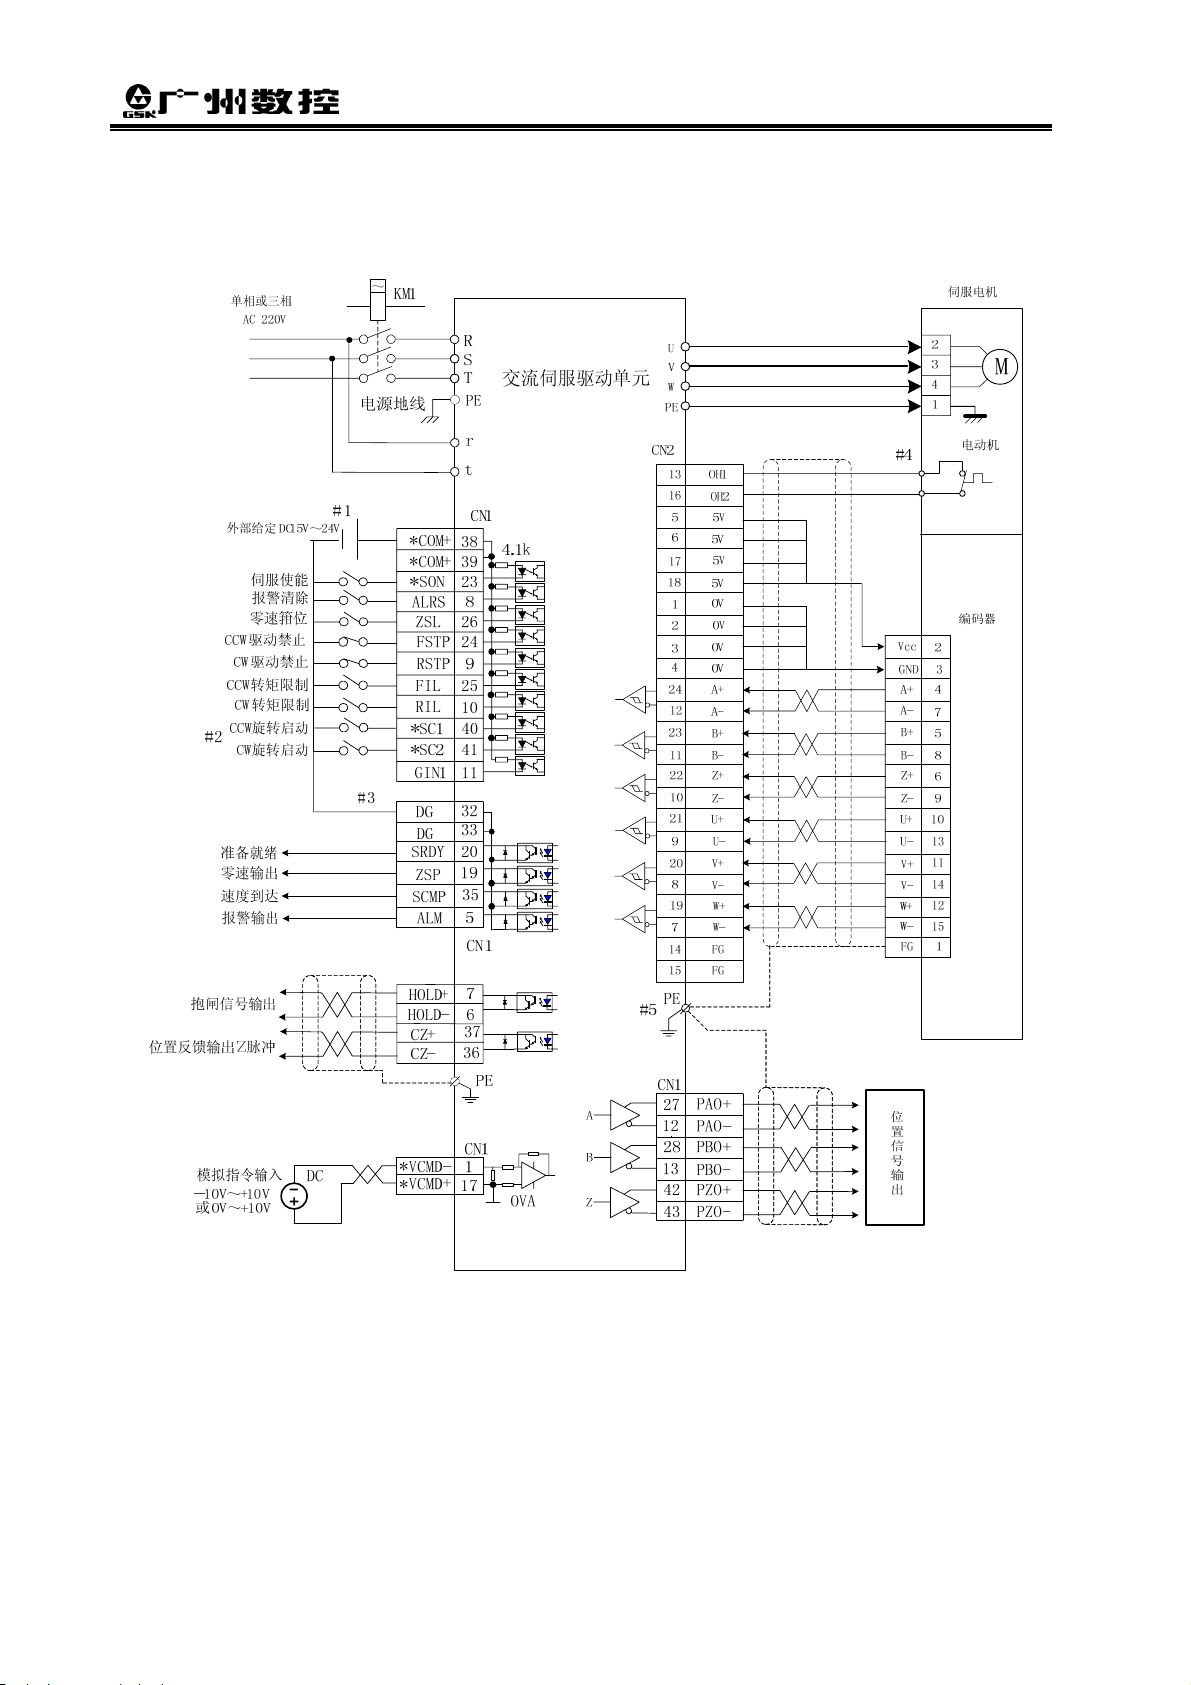
3.5 不同工作方式的接线示例
3.5.1 速度工作方式接线
DA98B、DA01B 交流伺服驱动单元 使用手册
38
图中带*的信号为必要连接信号。
#1:外部给定的直流15V~24V开关电源最小功率不应低于35W。
#2:SC1、SC2仅当输入电源形式为0V~10V,且PA4=1,PA14=3时,作CCW、CW旋转启动信号,
此时为必要连接信号。
#3:DG为输出公共端,请与输出信号的电源地相连接,参照3.3.3。推荐输入与输出使用同一
电源,如图3-7所示。
#4:伺服电机内没有温控传感器的,OH1、OH2不连接。
#5:CN1、CN2 这二个接口的金属壳都与驱动单元的 PE 相连接,可作为屏蔽线的焊接点。
Page 48

3.5.2 位置工作方式接线
单相或三相
AC 220V
#
1
外部给定 DC15V~24V
伺服使能
报警清除
CCW 驱动禁止
CW 驱动禁止
CCW 转矩限制
CW 转矩限制
脉冲偏差清零
脉冲指令禁止
准备就绪
零速输出
位置到达
抱闸信号输出
位置反馈输出Z脉冲
脉冲指令输入
~
KM1
电源地线
*COM+
*COM+ 39
#2
HOLD +
HOLD -
PULS+
PULS-
SIGN+
SIGN
R
S
T
PE
r
t
38
*SON 23
ALRS 8
24
FSTP
RSTP
25
FIL
10
RIL
40
CLE
41
INH
11
GIN1
32
DG
33
DG
SRDY 20
19
ZSP
35
COIN
5ALM报警输出
37
CZ+
36
CZ-
30
15
29
14
-
第三章 连接
交流伺服驱动单元
CN1
4.1k
9
1
CN
7
6
PE
A
1
CN
270
270
B
Z
U
V
W
PE
CN 2
13 OH1
16
55V
6
17
18
1
20V
3
4
24 A+
12
23
11 B22 Z+
10
21
9U-
20 V+
8
19
7W14 FG
15 FG
PE
4
#
CN1
27
12
28 PBO +
13
42
43
OH2
5V
5V
5V
0V
0V
0V
AB+
ZU+
V-
W+
PAO +
PAO -
PBO PZO +
PZO -
位
置
信
号
输
出
3
#
Vcc
GND
A+
AB+
BZ+
ZU+
UV+
V-
W+
WFG
伺服电机
2
3
4
1
电动机
编码器
2
3
4
7
5
8
6
9
10
13
11
14
12
15
1
M
图 3-8 位置方式接线图
图中带*的信号为必要连接信号;
#1:外部给定的直流15V~24V开关电源最小功率不应低于35W。
#2:DG为输出公共端,请与输出信号的电源地相连接,参照3.3.3。推荐输入与输出使用同一
电源,如图3-8所示。
#3:伺服电机内没有温控传感器的,OH1、OH2不连接。
#4:CN1、CN2这二个接口的金属壳都与驱动单元的PE相连接,可作为屏蔽线的焊接点。
39
Page 49

DA98B、DA01B 交流伺服驱动单元 使用手册
第四章 显示与操作
4.1 操作面板
¾ DA98B 和 DA01B 面板各组件的功能简述参阅 1.2.2 节。
¾ 按键功能详细说明如下:
按键 名称 功能说明
1、参数序号、参数值增加;
加键
减键
返回键
+
+
修改参数值时,六段数码显示管右下角的小数点灯会亮点,按下
值确认生效。若该小数点灯没有熄灭就按下
倍加组合键
倍减组合键
确认键
2、二级菜单上翻;
3、手动运行时增加电机运行速度;
4、点动运行时电机 CCW 旋转启动。
1、参数序号、参数值减小;
2、二级菜单下翻;
3、手动运行时减小电机运行速度;
4、点动运行时电机 CW 旋转启动。
返回上一级菜单或操作取消。
每按一次组合键,参数值增加 100。
每按一次组合键,参数值减少 100。
进入下一级菜单或数据修改确认;
该亮点熄灭,表示该数
退出,则参数设置无效。
4.2 显示菜单
6 段数码管组成 DA98B 和 DA01B 的监视窗口,按菜单的形式对其显示内容进行管理。
一级菜单包括状态监视、参数设置、参数管理、手动运行、点动运行。一级菜单的选择与操作如下:
40
Page 50

4.3 状态监视
第四章 显示与操作
为状态监视,用户可以在此菜单下选择各种不同的监视状态。也可以设置参数 PA03
的值,设定驱动单元上电时初始的监视状态。
参数值 上电初始监视 操作 监视举例 说明
PA3=0
PA3=1
PA3=2
PA3=3
PA3=4
PA3=5
PA3=6
PA3=7
PA3=8
PA3=9
电机速度 1000 r/min 【1】
当前电机位置低五位(脉冲) 【2】
当前电机位置高五位(×100000 脉冲)
位置指令低五位(脉冲) 【2】
位置指令高五位(×100000 脉冲)
位置偏差低五位(脉冲) 【2】
位置偏差高五位(×100000 脉冲)
电机转矩 18%
电机电流是 2.3A
直线速度 20m/min
PA3=10
PA3=11
PA3=12
PA3=13
PA3=14
PA3=15
当前控制方式是位置方式
位置指令脉冲频率是 124kHz
速度指令是 210r/min
转矩指令
电机编码器绝对位置是 3256 【3】
输入端子状态 【4】
41
Page 51

DA98B、DA01B 交流伺服驱动单元 使用手册
PA3=16
PA3=17
PA3= 18
PA3=19
PA3= 20
PA3=21
PA3=22
【1】
果是顺时针方向运行时,则显示负转速
【2】电动机编码器反馈的位置量是由 POS.(高 5 位)+POS(低 5 位)两部分组成的。例如:
同理,位置指令脉冲量也是由 CPO.(高 5 位)+CPO(低 5 位)两部分组成。例如:
CPO 与 POS 的关系为:
其中 r 为电动机转速代码,1000 表示电机速度为逆时针方向 1000r/min,如
× 100000 + =1845806 个脉冲
× 100000 + =1845810 个脉冲
保留
输出端子状态 【4】
编码器反馈信号
正在运行 【5】
报警显示 9 号报警
高速段模拟电压采样值
低速段模拟电压采样值
。单位为 r/min。
同理,位置偏差是由 EPO.(高 5 位)+EPO(低 5 位)两部分组成。例如:
× 100000 + =4 个脉冲
电机旋转一圈,POS 显示的值变化‘编码器线数×4’个脉冲。
【3】当编码器固定以后, Z脉冲作为零点脉冲位置就固定下来。 显示电机编码器
输出位置信号偏离零点脉冲的脉冲值,如果编码器的线数是 2500,那 么
的范围就是 0~9999。
【4】输入端子状态参阅 3.3.2 节,输出端子状态参阅 3.3.3 节。
【5】运行状态显示:
显示
42
Page 52

第四章 显示与操作
下面介绍如何调出状态监视的操作方法:
例:如果需要调出当前为
方法(一)直接选择状态监视。
方法(二)通过参数选择状态监视
状态的监视,有两种方法,分别如下:
按14次
4.4 参数设置
缺省值:执行参数初始化操作后对应的参数值即为缺省值;
默认值:根据电机型号代码设置 PA1,并执行
¾ 参数初始化的操作:
1. 按住驱动单元‘
2. 进入参数管理菜单,执行参数写入操作
¾ 恢复电机默认参数的操作:
1. 输入修改电机参数专用密码,即 PA0=385。
2. 根据《附录 A》电机型号代码表查找当前电机对应的电机型号代码。
操作后,对应的参数值即为默认值。
’键上电,当前所有参数的参数值即为缺省值;
后,初始化操作完成。
3. 将电机型号代码输入 PA1,按
恢复电机默认参数操作。
后进入参数管理菜单,执行 操作,完成
43
Page 53

DA98B、DA01B 交流伺服驱动单元 使用手册
相关参数 名称 单位 参数范围 缺省值 适用方式
PA0
PA1
参数修改密码
当 PA0=315 时,可修改除 PA1、PA2 以外的参数;当 PA0=385 时,可修改 PA1。
电机型号代码
以恢复 175SJT-M220B(电机型号代码为 24)电机默认参数为例,具体操作如下:
0~9999
0~98
315
0
P,S
P,S
1、385 是设置电机默认参数的专用密码。PA1 只有在 PA0=385 时才可以修改。
2、通过设置电机默认参数的操作,与电机相关的参数被写入默认值,用户也可以根据 PA1
参数的值(参阅附录 A),来判断驱动单元的默认参数是否适用所驱动的电机。如果 PA1
参数值没有对应电机型号代码,电机可能运行不正常。
3、修改参数后须按
修改的参数值不满意,不要按
键才能生效,此时,修改的参数值立刻反映到控制中,如果对正在
键,可按 键退出,参数值恢复成更改前的值。
44
Page 54

第四章 显示与操作
组合键‘ + ’或‘ + ’在参数设置时能将参数百倍增加或减小,以 PA24 的值由
100.0 改为 280.5 的操作为例:
4.5 参数管理
参数管理部分,详细说明了 DA98B 和 DA01B 驱动单元中参数写入、参数读取、参数备份、参数
恢复备份、恢复参数默认值的操作。参数管理中的数据存储关系如下图:
图 4-1 参数管理存储框图
¾ EE-SEt 参数写入,表示将内存中的参数写入 EEPROM 的参数区。用户修改了参数,仅使
内存中参数值改变了,下次上电又会恢复成原来的数值。如果想永久改变参数值,就需要执行
参数写入操作,将内存中参数值写入到 EEPROM 的参数区中,以后上电就会使用修改后的参
数值;
¾ EE-rd 参数读取, 表示将 EEPROM 的参数区的数据读到内存中。这个过程在上电时会自
动执行一次,开始时,内存参数值与 EEPROM 的参数区中是一样的。但用户修改了参数,就
会改变内存中参数值,当用户对修改后的参数不满意或参数被调乱时,执行参数读取操作,可
将 EEPROM 的参数区中数据再次读到内存中,恢复成刚上电时的参数;
¾ EE-bA 参数备份,将内存中的参数写入到 EEPROM 的备份区。该功能是为防止用户错误修
改参数无法返回原参数而设定。用户在调试好电机性能后首先将参数备份。
45
Page 55

DA98B、DA01B 交流伺服驱动单元 使用手册
¾ EE-rs 恢复备份,将 EEPROM 备份区的参数读到内存中。该参数值需要写入操作,否
则重新上电后仍然是原参数值。
¾ EE- dEF 恢复默认值,表示将某款电机相关的参数的默认值读到内存中,并写入到
EEPROM 的参数区中,下次上电将使用该电机的默认参数。(参阅 4.4 节参数设置)
参数管理的操作如下:
图 4-2 参数管理
参数写入操作举例:
46
Page 56

第五章 调试运行
第五章 调试运行
用户首次操作驱动单元时,请在第一次通电后,调出电机电流的监视窗口,SON 为 ON 后,
实时监测电机电流的大小,如果超过电机额定电流,立即断开使能,检查接线和驱动单元
的参数设置,否则有可能损坏电机。
本章节将根据 PA4 参数的取值,对调试运行的方法进行介绍。
相关参数 名称 单位 参数范围 缺省值 适用方式
PA4
工作方式选择
z PA4=0:位置方式;
用数字脉冲给定电机的转动方向和角度,驱动单元控制电机转子按给定的方
向转过相应角度的工作方式,转动的角度(位置)和速度都可以控制。
z PA4=1:外部模拟电压指令速度方式;
用模拟电压给定电机的转动方向和速度,驱动单元控制电机转子按给定的方
向和速度旋转的工作方式,这种方式不仅提高了电机的快速响应能力,而且增强
了电机运行速度抗扰动的能力。
z PA4=2:内部数字指令速度方式;
用户设定 PA24~PA27 的值,通过 CN1 中输入点 SC1、SC2 的状态组合选择
PA24~PA27 的值作为内部速度指令,对应电机的转速。
z PA4=3:手动方式;
在
z PA4=4:点动方式;
在
进行 CCW,CW 旋转操作。
菜单下操作,用‘
菜单下操作,先设定 PA21 点动速度值,然后可以用‘
0~6
, ’进行加,减速操作。
0
P,S
, ’
PA4=5:编码器调零 ,出厂时已经调整好,用户不用再次调整。
PA4=6:模拟调零,出厂时已经调整好,用户不用再次调整。
通常运行一台新的驱动单元需要经过如下四个步骤:
本章节主要描述前三个步骤,使用户较快的运行伺服驱动装置。根据用户不同的要求进行功能调试
时,可参阅第六章 <功能调试>。
47
Page 57

DA98B、DA01B 交流伺服驱动单元 使用手册
z 用户第一次使用驱动单元时,建议先在不连接负载的情况下进行手动或点动运行。确
保驱动单元与电机在经过搬运、振动、安装后能够正常工作,并可以确保驱动单元适
配电机的默认参数有效。
z 在不连接负载的情况下,确定驱动装置能正常工作后,连接 CN1 控制信号,根据用户
实际需要,进行速度方式或位置方式的调试与运行。
z 在信号连接、参数设置、电机运行等调试都正常后,再连接负载进行带负载运行。
5.1 手动、点动运行
首先,按照下图正确接线,建议先不连接电机负载。
正确接线后,进行上电前的检查,如下表所述:
检查项目 检查方法
驱动单元、电机的规格是否匹配; 查阅使用手册核对驱动单元、电机的铭牌。
是否连接了正确的断路器、接触器; 参照附录 B 外围设备的选择
R、S、T、PE、r、t 与 U、V、W、PE 是否接
线正确;
电机编码器反馈信号线是否正确连接; 查阅使用手册 3.4 节。
主回路端子螺丝是否紧固。 请用螺丝刀检查是否有松动的地方。
确认连接正常后,可以接通电源。上电时序如下:
确认现场电源电路,有必要时,可以用万用表
进行测量。
48
Page 58

第五章 调试运行
5.1.1 手动运行
驱动单元上电后,正常情况显示
出现报警代码后请参阅第八章〈异常及处理〉进行解决。
必要参数 名称 单位 参数范围 缺省值 适用方式
PA4
PA54
手动运行(PA4=3)操作的步骤如下:
按二次
,如果驱动单元有故障,会显示报警代码
工作方式选择
内部使能
1、驱动单元刚上电,显示
2、检查 PA1 是否对应相应电机(参照附录 A),PA1 正确则跳过此步,
否则调出驱动单元中对应伺服电机的默认参数(操作方法见 4.4 节)。
3、设置 PA4=3 选择手动运行方式。
4、设置 PA54=1,强制内部使能(使能前确认电机轴转动不会有危险);
0~6
0~1
,是电机运行速度监视窗口。
0
0
,
P,S
P,S
(若要取消内部使能,设置 PA54=0。)
5、按照左图操作进入手动运行菜单(前面参数设置略)。
6、保持按
持按
加速
减速
键,电机开始加速度运行,松开按键,速度保持不变;保
键,电机开始减速运行,减速到零后,继续反向加速运行。
49
Page 59

5.1.2 点动运行
DA98B、DA01B 交流伺服驱动单元 使用手册
驱动单元上电后,正常情况显示
出现报警代码后请参阅第八章〈异常及处理〉进行解决。
必要参数 意义 单位 参数范围 缺省值 适用方式
PA4
PA21
PA54
同手动运行一样,点动运行也是通过操作面板进行操作的。
点动运行(PA4=4)的操作步骤如下:
工作方式选择
点动运行速度
内部使能
1、驱动单元刚上电,显示
2、检 查 PA1 是否对应相应电机(参照附录 A),PA1 正确则跳过此步骤,
否则调出驱动单元中对应伺服电机的默认参数(操作方法见 4.4 节)。
3、设置 PA4=4 选择点动运行方式;
设置 PA21 点动速度。(默认为 300r/min)
4、设 置 PA54=1,强制内部使能。(使能前确认电机轴转动不会有危险)
(设置 PA54=0,内部使能取消)
5、按照左图操作进入点动运行菜单(前面设置参数略)。
,如果驱动单元有故障,会显示报警代码
r/min
0~6
-3000.0~3000.0
0~1
,是电机运行速度监视窗口。
0
300.0 S
0
,
P,S
P,S
手动、点动运行时,如果电机出现振动、噪音等异常情况,则需要对 PA5、PA6、PA7、
PA8 等速度环的参数进行调试。具体调试方法参阅 6.1 节
6、保持按
保持按
松开按键,电机停转,保持零速。
键,电机开始按照 PA21 设定的速度运行;
键,电机按参数 PA21 设定的速度反方向运行;
50
Page 60

第五章 调试运行
5.2 速度方式运行
5.2.1 外部模拟电压指令
①、首先参照 3.5.1 节接线图进行正确接线,注意下表的必要输入信号必须连接。
必要输入信号 端子号 功能
*COM+ CN1-38、39 输入点公共端,为控制电源输入端。
*VCMD+
*VCMD-
CN1-17
CN1-1
模拟电压指令输入点。
*SON CN1-23 伺服使能信号。
②、确认正确连接后,保持所有输入信号为 OFF,接通电源,然后设置必要参数。
必要参数 参数说明
PA4
PA4=1 选择外部模拟电压指令速度方式。
选择速度方式下模拟控制信号的电压范围。
PA14= 0:(-10V~+10V)模拟电压有效,电压指令为正,电机 CCW 旋转,电压
PA14
指令为负,电机 CW 旋转。
PA14= 3:(0~+10V)模拟电压有效,SC1、SC2 分别为 CCW、CW 旋转启动信号。
PA19= 0:电压指令为正时电机 CCW 旋转。
PA19
PA19= 1:电压指令为正时电机 CW 旋转。
PA29 设定的是 10V 模拟电压对应电机的额定转速。不同的电机会有不同的额定转
速,因此该值要根据电机型号而设定。
r/min
PA29=3000
PA29=2500
例如:GSK110SJT-M060D(A)对应的额定转
PA29
速为 2500r/min。则设定 PA29=2500。
10V 指令对应电机运行 2500r/min,
-10V
PA29=750
0
5V 指令对应电机运行 1250r/min,
1V 指令对应电机运行 250r/min。
CCW 为从电机安装配合面的主传动轴轴伸端视之逆时针方向(CCW-Counter Clockwise)
CW为从电机安装配合面的主传动轴轴伸端视之顺时针方向(CW- Clockwise)
10V
51
Page 61

③、基本调试运行
DA98B、DA01B 交流伺服驱动单元 使用手册
1、必要参数设置完毕,进行参数写入操作(参阅 4.5 节参数管理中
2、设定较小的模拟指令,使输入信号 SON 为 ON,电机应该跟随指令运转起来。
根据输入模拟电压的形式不同,电机运行时序有如下两种情况。
¾ PA14=0,选择模拟电压形式为-10V~+10V,输入模拟指令电压,信号 SON 的通断来控制电
机运转与停止,参见图 5-1。
图 5-1 PA14=0 时电机运行时序图
¾ PA14=3 时,选择模拟电压形式为 0~10V,利用 SC1,SC2 作为正反转起动信号,若模拟电
压为负电压时电机不运行,信号 SON 的通断来控制电机运转与停止,参见图 5-2。
的操作说明)。
52
图 5-2 PA14=3 时电机运行时序图
t1、t2 为电机加减速时间,电机负载惯量越大,加减速时间也越大。
3、缓缓加大模拟指令,使电机跟随指令运行的更快。同时监控电机的运行状态是否有振
动、噪音,速度是否平稳,电机电流是否会超过额定值。通过监视
流的大小。正常时,显示的电流值不会超过电机的额定电流。
,观察电机电
Page 62

第五章 调试运行
4、当电机从零速到正的最高转速或从负的最高转速到正的最高转速运行都正常时。用户就可
以进行其他功能调试了。
在进行模拟指令速度方式运行期间,经常遇到的异常处理:
序号 调试运行经常遇到的异常现象 处理
电机旋转方向不一致; 参阅第六章 6.3 节电机旋转方向的切换。
1
电机出现振动、噪音等异常情况;
2
电机只能单方向运行;
3
给 0V 指令,电机还会微小移动; 参阅第六章 6.6.1 节调整偏移量。
4
5.2.2 内部数字指令
①、注意下表的必要输入信号必须连接。
必要输入信号 端子号 功能
*COM+
CN1-38、39 输入点公共端,为控制电源输入端。
*SON CN1-23
*SC1 CN1-40
*SC2 CN1-41
1、 检查屏蔽线是否正确接线。
2、 参阅第六章 6.1 节基本性能参数调试说明。
1、 注意检测指令源的模式,检查 PA14 的设定;
2、检查模拟指令输入线是否接反。
伺服使能信号,可以单独控制电机使能。
速度选择 1
速度选择 2
②、确认正确连接后,保持所有输入信号为 OFF,接通电源,然后设置必要参数。
必要参数 名称 单位 参数范围 缺省值 适用方式
PA4=2
选择内部数字指令速度方式
0~6
0
选择速度的 I/O 状态
数字指令缺省值 运行速度
SEC2(CN1-41) SEC1(CN1-40)
PA24=100.0 内部速度 1
OFF OFF
PA25=-50.0 内部速度 2
PA26=200.0 内部速度 3
PA27=-300.0 内部速度 4
OFF ON
ON OFF
ON ON
P,S
53
Page 63

③、基本调试运行
DA98B、DA01B 交流伺服驱动单元 使用手册
1、必要参数设置完毕,进行参数写入操作。(参阅 4.5 节参数管理中
明。)
2、使输入信号 SC1 和 SC2 为 OFF,SON 为 ON 时电机会以‘内部速度 1’即 100.0r/min 的
速度运转起来。通过监视
过电机的额定电流。
3、通 过 SC1、SC2 组合状态的变换从而切换 4 种不同的内部速度。同时监控电机的运行状态
是否有振动、噪音,速度是否平稳,电机电流是否会超过额定值。图 5-3 为 4 种速度顺次切
换的时序图:
,观察电机电流的大小。正常时,显示的电流值不会超
的操作说
图 5-3 内部指令速度切换图
4、当电机在四段内部速度上运行都正常时,用户就可以进行其他功能调试了。
在进行内部数字指令速度方式运行期间,经常遇到的异常处理:
序号 调试运行经常遇到的异常现象 处理
电机旋转方向不一致; 参阅 6.3 节电机旋转方向的切换
1
电机出现振动、噪音等异常情况; 参阅 6.1 节基本性能参数调试说明
2
速度选择输入信号的状态与电机转速不一致
3
检查
正确(参阅 3.3.2 开关量输入点)
判断输入信号是否
54
Page 64

第五章 调试运行
5.3 位置方式运行
①、首先参照 3.5.2 节接线图进行正确接线,注意下表的必要输入信号必须连接。
必要输入信号 端子号 功能
*COM+
*SON CN1-23
*PULS+
*PULS*SIGN+
*SIGN-
②、确认正确连接后,保持所有输入信号为 OFF,接通电源,然后设置必要参数。
必要参数 参数说明
PA4 PA4=0 选择位置方式。
位置指令电子齿轮功能:PA12 为脉冲指令倍乘系数;
PA12
PA13
设置位置指令的电子齿轮比,以匹配各种脉冲指令。电子齿轮比计算公式如下:
选择位置指令脉冲模式
CN1-38、39 输入点公共端,为控制电源输入端。
伺服使能信号,该方式下可以单独控制电机使能。
CN1-30
CN1-15
CN1-29
CN1-14
位置指令输入,输入模式为:
1、脉冲+方向;
2、CCW 脉冲+CW 脉冲;
3、正交脉冲 A/B 相。
PA13 为脉冲指令分频系数。
,(具体计算方法参阅第六章 6.5.1 节)
PA14
PA15
③、基本调试运行
1、必要参数设置完毕,进行参数写入操作。(参阅 4.5 节参数管理中
2、先使 SON 为 ON,并保持零速,然后给定较小频率的位置脉冲指令电机应该运行起来。通
过监视
过监视
显示的偏差脉冲数。
PA14=0:脉冲+方向;
PA14=1:CCW 脉冲+CW 脉冲;
PA14=2:两相正交脉冲输入; (参阅第三章 3.3.2 节位置指令输入)
位置指令方向取反。
PA15=0:位置指令“标准模式”;
PA15=1:位置指令“反转模式”。(另见第六章 6.3 节)
的操作说明。)
,观察电机电流的大小。正常时,显示的电流值不会超过电机的额定电流。通
,可以读出位置指令的脉冲数,应该等于 显示的脉冲数加上
55
Page 65

DA98B、DA01B 交流伺服驱动单元 使用手册
用脉冲+方向指令驱动电机运行的举例如下:
3、缓缓加大位置指令的速度,使电机跟随指令运行的更快。同时监控电机的运行状态是否有振动、
噪音,速度是否平稳,电机电流是否会超过额定值。
4、当电机在额定转速内都可以跟随指令运行,而且停止时,
等于
PA13
× 显示的脉冲数。用户就可以进行其他功能调试了。
PA12
在进行位置方式运行期间,经常遇到的异常处理:
序号 调试运行经常遇到的异常现象 处理
1
2
电机旋转方向不一致; 参阅 6.3 节电机旋转方向的切换
3
电机出现振动、噪音等异常情况; 参阅 6.1 节基本性能参数调试说明
4
电机不能运行;
5
6
不一致;
没有数据,使能后电机不运行;
显示有数据,电机不运行;
显示的数据和指令源的脉冲数
检测指令接线及上位机。
检查使能信号及必要参数的设置。
注意检测指令源的模式,按照 PA14 进行
正确设置。
1、 检查控制信号线的屏蔽处理。
2、 远离强干扰源。
显示的位置指令脉冲数都
56
Page 66

6.1 基本性能参数调试说明
下图为驱动单元基本性能参数调整图,用户在使用过程中,可能因为电机或负载的不同,
需要依据下图原理对部分参数进行适度调整,以达到伺服电机最佳的工作状态。过度的调
整可能会导致驱动单元运行不稳定。
- 10V ~+ 10V
脉
冲
指
令
0 ~10V
PA14
脉冲
输入
形式
PA14
PA12
PA13
电子
齿轮
PA50
模拟指令
滤波
PA10
前馈
增益
第六章 功能调试
第六章 功能调试
PA5
PA6
速度环
速度反馈
滤波系数
比例增益
积分系数
PA8
PA11
前馈
滤波
位置
比例
增益
PA9
PA4
图 6-1 基本性能参数调整图
PA7
电流指令
低通
滤波器
四倍频
电流环
M
PG
用户在调试电机参数时,首先按照(附录 A)中电机对应的型号代码调出电机的默认参数。在电机运
行时,如果出现振动、有噪音、爬行、出力不够等异常情况,则需要调整基本性能参数。一般来讲,上
图中的参数应先调整内环速度环,再调整外环位置环。
z PA5(速度环比例增益):
PA5 速度环比例增益值越大,伺服刚度越大,但过大时在启动或停止时易产生振动(电机发出
异响),值越小响应越慢。用户调整时,可以在默认值的前提下,每次增加或减少 50,然后观察
效果。但注意 PA5 的取值范围一般为 150~900。
z PA6(速度环积分系数):
PA6 速度环积分系数值越大,系统的响应越快,但设置值过大时系统会变得不稳定,甚至引起
振荡;值越小,响应越慢。设置值太小时,积分作用将减弱,不能减小稳态误差。用户调整时, 可
以在默认值的前提下,每次增加或减少 1,然后观察效果。但注意 PA6 的取值一般为 1~30。
速度环的比例增益、积分系数应该根据具体的伺服电机型号和负载情况同比例调整。一般情况
下,负载惯量越大,设置值都应减小。在系统不产生振荡的条件下,两参数值应尽量设定的较大。
57
Page 67

DA98B、DA01B 交流伺服驱动单元 使用手册
下面图 6-2 是驱动某款电机带一定惯量负载的阶跃指令输入响应曲线。
图中曲线 1 表示 PA5 设置较小,PA6 为 0 时的速度阶跃输入曲线,电机特性很软,动态响应较慢,
存在较大的稳态误差;
曲线 2 表示 PA5、PA6 取值比较合适时的速度阶跃输入曲线,电机刚度适中,动态响应快;
曲线 3 表示 PA5 较小,PA6 较大时的速度阶跃输入曲线,瞬时超调最大,电机易产生振荡。
图 6-2 阶跃指令输入的响应曲线
z PA7(电流指令低通滤波器系数):
电流指令指令低通滤波器用于限制电流指令频带,避免电流冲击和振荡,使电流响应平稳,
一般情况下该低通滤波器系数尽量设大,若电机出现啸叫,适当减小该值;该值太小可能会引
起电机抖动。
z PA8(速度反馈滤波系数):
速度反馈滤波系数值越大,速度反馈响应越快。设置值过大,电机会发出较大的电磁噪声;
设置值越小,速度反馈响应变慢,设置值过小,速度波动增大,甚至产生振荡。用户调整时,
可以在默认值的前提下,每次增加或减少 50,然后观察效果。但注意 PA8 最小值不要低于 50。
z PA9(位置环比例增益):
驱动单元位置环采用简单 P 调节,位置方式和执行速度方式定向功能时,位置闭环产生作
用。
位置环比例增益值越大,对位置指令的响应越快,刚度越大。值过大,电机启动、停止时会产
生位置过冲而引起振动;设置值越小,响应越慢,跟随误差增大。用户调整时,可以在默认值
58
的前提下,每次增加或减少 5,然后观察效果。但注意 PA9 的取值范围一般为 25~60 。
Page 68

第六章 功能调试
z PA10(位置环前馈增益),PA11(位置环前馈滤波系数):
PA10 用位置指令的速度信息调节速度环,设置值增大,跟随误差减小,设置值过大,电机容易
产生瞬时超调和振荡。
PA11 实质是对位置指令前馈控制进行平滑处理,设置值越大,对阶跃速度指令的响应越快,
可以更好的抑制指令速度突变时产生的位置过冲和振荡。设置值越小,速度突变时,前馈控制的效
果越不明显,由前馈控制产生的振荡越小。
一般来讲,PA10(位置前馈增益)、PA11(位置前馈低通滤波器截止频率)可以不使用。
z PA50(模拟指令滤波系数):
模拟指令滤波截止频率设置越小,干扰信号抑制能力越强,值过小,对速度指令响应过慢。值
越大,对干扰信号抑制能力越差,对速度指令响应越快。用户调整时,可以在默认值的前提下,每
次增加或减少 50,然后观察效果。但注意 PA50 最小值不要低于 50。
6.2 抱闸释放信号的应用
为了锁住与电机相连的垂直或倾斜工作台,防止伺服报警或电源失去后工作台跌落,通常采用带抱
闸制动器的伺服电动机。为有效控制抱闸电机的运动,本伺服单元提供了抱闸释放信号(HOLD)。
该抱闸制动器只能用于保持工作台,绝不能用于减速和强制停止机器运动
①、首先参照图 6-3 进行正确接线,注意下表的必要输入信号必须连接。
必要输入信号 端子号 功能
*COM+ CN1-38、39
*SON CN1-23
*HOLD+
*HOLD-
图 6-3 是抱闸释放信号控制抱闸电机实际应用的接线原理,图中 24V 电源由用户提供,接抱闸释
放信号(HOLD±)时,注意引入电源的极性。接线见下图。
CN1-7
CN1-6
输入点公共端,为控制电源输入端。
伺服使能信号。
报闸释放信号。
图 6-3 HOLD±抱闸释放信号典型实例
59
Page 69

DA98B、DA01B 交流伺服驱动单元 使用手册
不同功率的电机,配置抱闸制动器的功率不同,用户在选择 24V 开关电源时,请参考下表列出的几
种不同规格电机所配制动器的技术参数。
电机机座号 额定扭矩 电源电压 20℃抱闸线圈功率(单位 W) 释放时间(s)
110 4 24V DC 20
130 8 24V DC 25
175 32 24V DC 40
②、确认正确连接后,保持所有输入信号为 OFF,接通电源,然后设置必要参数。考虑到 HOLD
信号的时序关系,如果机械或工作台在重力等的作用发生微少量移动时,请使用下面与抱闸动作相关的
参数进行时间调整。
相关参数 名称 单位 参数范围 缺省值 适用方式
0.037
0.042
0.135
PA51
PA52 机械制动器动作时间 ms 0~5000 50 P,S
PA53 机械制动器动作时的电机速度 r/ min 0~3000 100 P,S
情况 1:电动机静止状态下,伺服单元突然关断。
一般情况下,HOLD 输出,伺服单元通过 PA52 设定值延时关断,以防止机械或工作台在重力等的
允许机械制动器动作之前的电
ms 0~5000 30 P,S
机最大减速时间
作用下出现微少偏移。
由于驱动单元断电时,能量短时间内会通过能耗制动电路释放,因此(PA52)设定的很
大时,实际伺服单元延时关断时间也不会超过能量释放的时间。而能量释放的时间与负
载惯量,或者说与电机的减速时间有关。
60
Page 70

第六章 功能调试
情况 2:电机在移动时,伺服单元突然关断。
驱动单元在高速移动时,不能突然抱闸,否则容易损坏制动器,必须在适当的时间启用
HOLD 抱闸释放信号。合理的调整 PA51,PA53 可以使电机先减速再抱闸。推荐 PA53
设置为 100r/min。PA51 的设定需要根据实际机械动作来设置合适的值。
61
Page 71

DA98B、DA01B 交流伺服驱动单元 使用手册
当发生意外断电时,如果由于外围开关电源及继电器线圈的延时作用导致机械或工作台移动时,推
荐下图的解决方案:
KM1交流接触器是驱动单元电源接通的控制开关,将 KM1 的一个常开触点串接入抱闸释放
信号的回路中,当手动断电或者是突然断电时,KM1 先关断,同时常开点一起关断,电机的制动
器失电后马上抱闸,消除了其他原因的延时作用,可以进一步保证机械或工作台不出现移动。
62
Page 72

6.3 电机旋转方向的切换
标准设定:
1、当驱动单元的参数全部设为缺省值;
2、电机编码器信号A、B相脉冲输入为:
反转模式:
不改变伺服电机配线的条件下,驱动单元有使伺服电机的旋转方向呈反向旋转的“反转模式”。
1、位置方式:
相关参数 名称 单位 参数范围 缺省值 适用方式
第六章 功能调试
PA15
位置指令方向取反
PA15=0:维持原指令方向;
0~1
0 P
PA15=1:输入的脉冲指令取反。
指令 标准设定(PA15=0) 反转模式(PA15=1)
A或SCA
B或SCB
CCW指
令
PAO
PBO
CCW
A或SCA
B或SCB
CW指
令
PAO
PBO
63
Page 73

DA98B、DA01B 交流伺服驱动单元 使用手册
2、速度方式:
相关参数 名称 单位 参数范围 缺省值 适用方式
模拟指令取反/
CCW、CW 旋转启动取反
①、在选择模拟指令为-10V~10V 时:(PA14=0)
PA19=0,模拟指令为正,电机 CCW 旋转,模拟指令为负,电机 CW 旋转;
PA19=1,模拟指令为正,电机 CW 旋转,模拟指令为负,电机 CCW 旋转。
PA19
②、在选择模拟指令为 0~10V 时:(PA14=3)
PA19=0,给定 CCW 旋转启动信号电机 CCW 旋转,给定 CW 旋转启动信号电机 CW
旋转;
PA19=1,给定 CCW 旋转启动信号电机 CW 旋转,给定 CW 旋转启动信号电机 CCW
旋转;
标准设定(PA19=0) 反转模式(PA19=1)
CCW指令
(PA14=3)
0~1
0 S
CW指令
(PA14=3)
正电压
(PA14=0)
负电压
(PA14=0)
64
Page 74
第六章 功能调试
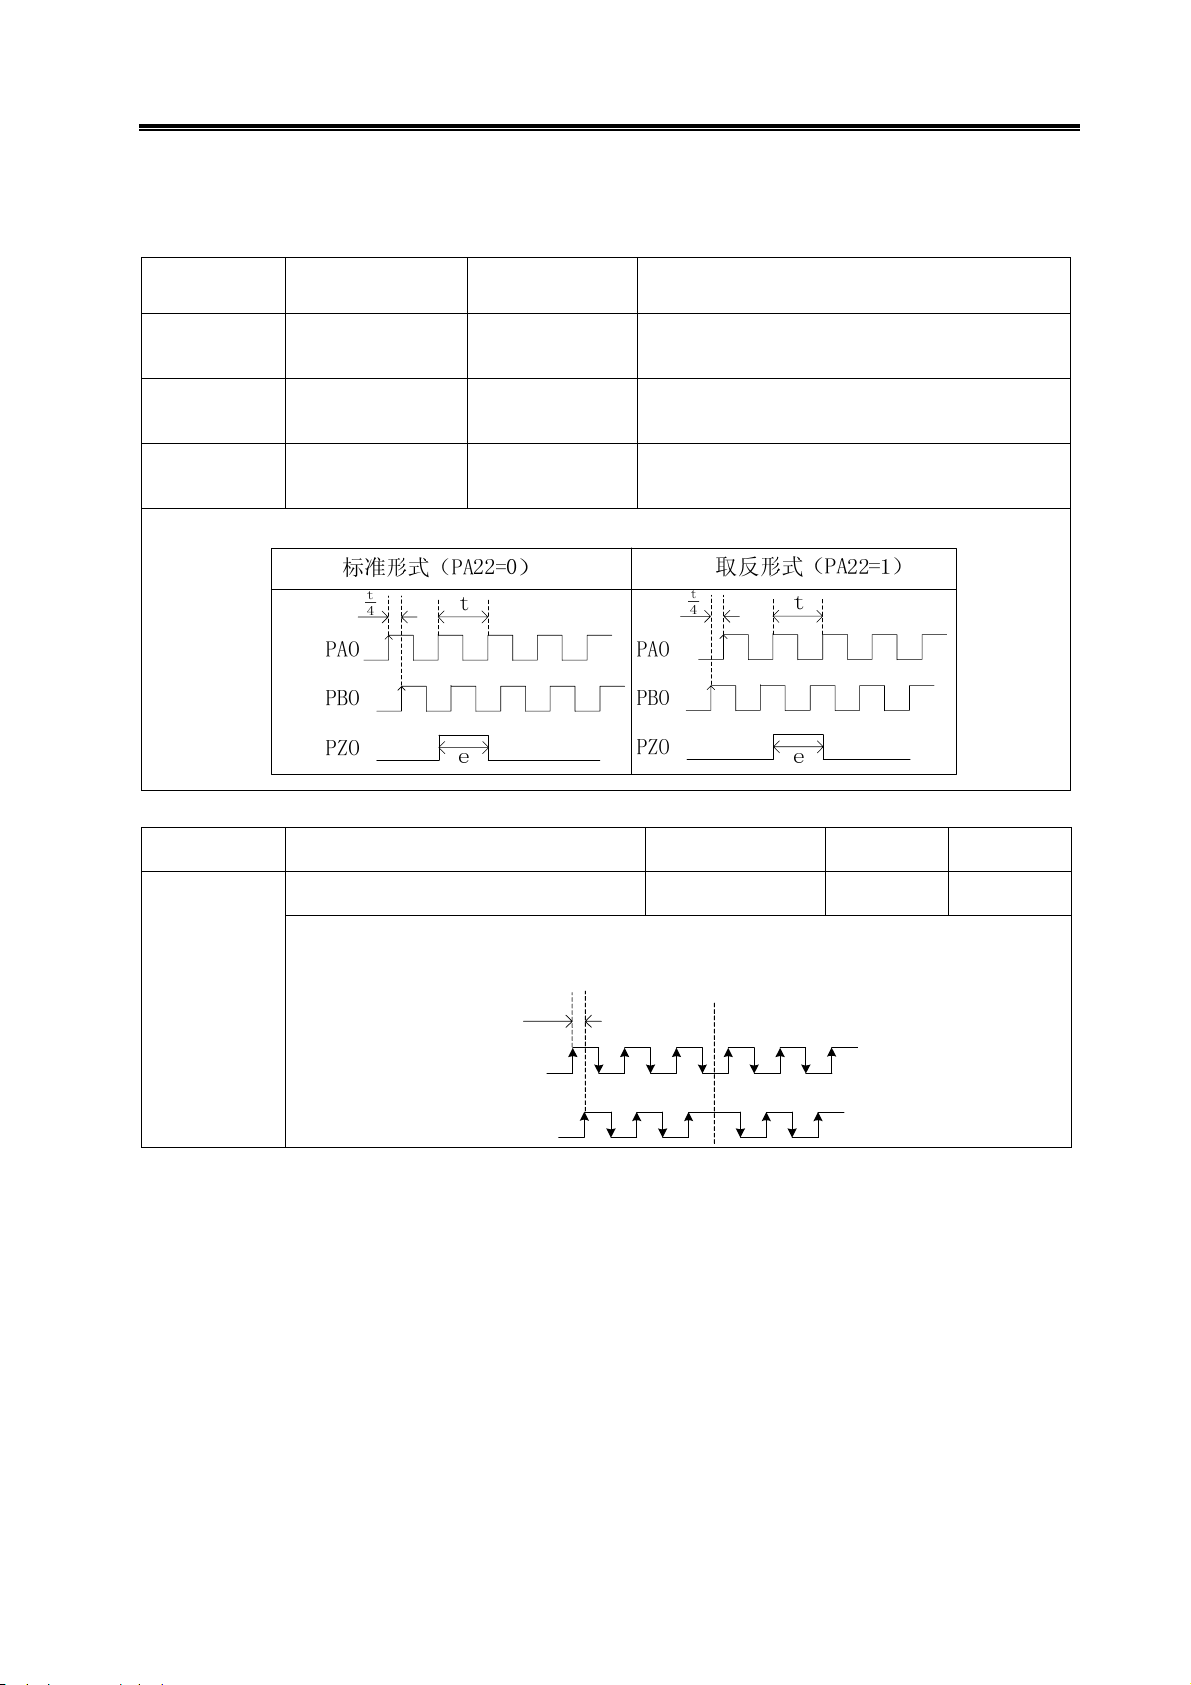
6.4 位置反馈信号输出
编码器反馈的位置信号可以通过驱动单元由 CN1 接口输出
输出形式 输出信号名称 端子号 功能
差分输出
差分输出
差分输出
输出波形有如下两种形式:
相关参数 名称 参数范围 缺省值 适用方式
*PAO+
*PAO-
*PBO+
*PBO-
*PZO+
*PZO-
位置输出信号取反 0~1
CN1-27
CN1-12
CN1-28
CN1-13
CN1-42
CN1-43
编码器位置反馈信号 A 相
编码器位置反馈信号 B 相
编码器位置反馈信号 Z 相
0
P,S
PA22=0,维持 CN1 位置反馈输出信号的原始关系;
PA22=1,位置反馈输出信号 PA、PB 相的相位关系取反。如下图:
PA22
90°
PA22=0 PA22=1
PAO
PBO
65
Page 75

DA98B、DA01B 交流伺服驱动单元 使用手册
6.5 位置方式的功能调试
6.5.1 位置指令电子齿轮比
‘电子齿轮功能’是指相对机械变速齿轮而言,在进行控制时,不用顾及机械的减速比和编码器的
线数,通过伺服参数的调整,可以将与输入指令相当的电机移动量设为任意值的功能。
相关参数 名称 单位 参数范围 缺省值 适用方式
PA12
PA13
通过对 PA12,PA13 参数的设置,可以很方便地与各种脉冲源相匹配,以达到用户理想的控制分辨率
(mm/脉冲)。
位置脉冲指令倍乘系数
位置脉冲指令分频系数
负载实际速度 = 指令脉冲速度×G×机械减速比。
负载实际最小位移 = 最小指令脉冲行程×G×机械减速比。
当电子齿轮比 G 不为 1 时,进行齿轮比除法运算可能会有余数,此时会存在位置偏差,最
大偏差为电机的最小转动量(最小分辨率)。
位置电子齿轮比的计算如下式:
1~32767
1~32767
1 P
1 P
66
G: 电子齿轮比,推荐范围为
电机编码器线数;
C:
L:
丝杠导程(mm);
ZM: 丝杠端齿轮的齿数(适用有减速箱的情况);
ZD: 电机端齿轮的齿数;
δ: 系统最小输出指令单位(mm/脉冲);
I: 指令位移(mm);
S: 实际位移(mm);
CR: 上位机指令倍乘系数;
CD: 上位机指令分频系数。
PA12
G=
PA13
=
1
50
4C
ZM
ZDL
≤≤ G
50
;
CD
δ
ICR
S
Page 76
第六章 功能调试
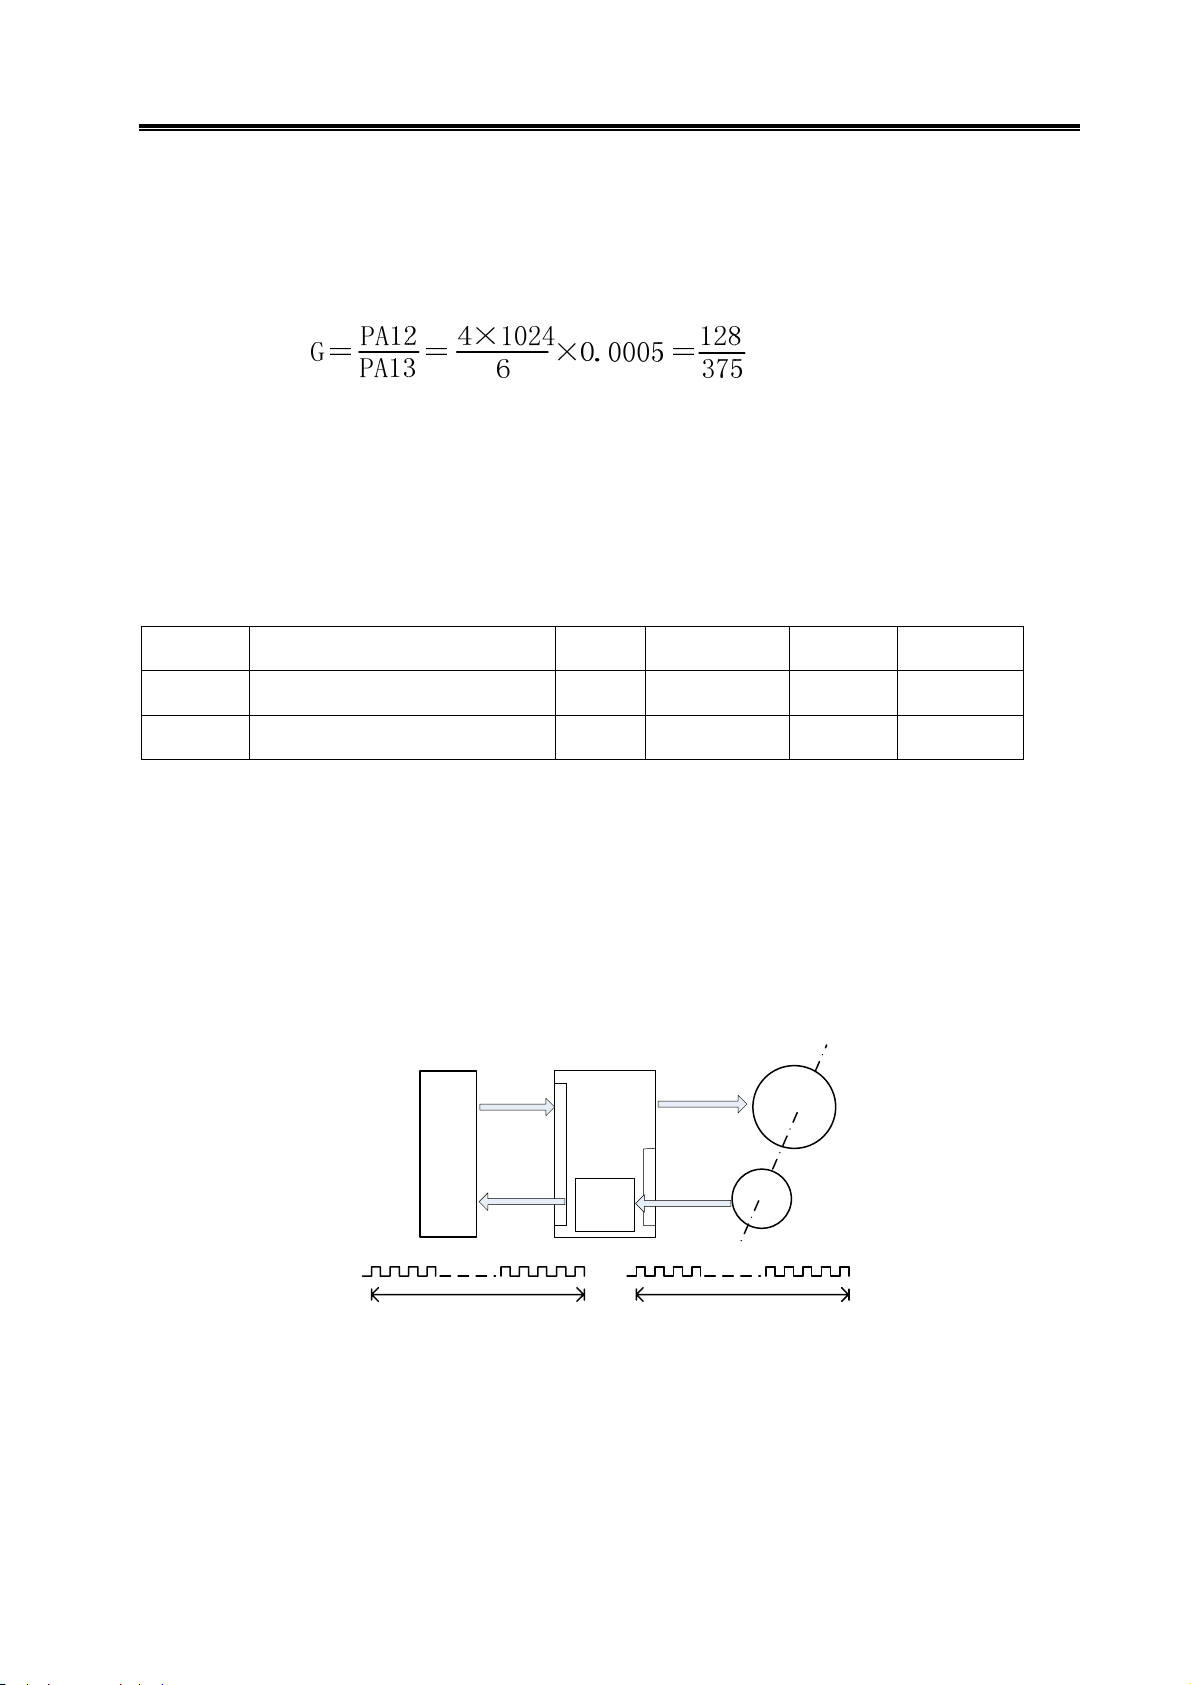
【例】: 机床上系统为 980TD,电机与 X 轴丝杠直接连接,丝杠的导程为 6mm,电机的编码器线数
为 1024,不考虑系统的指令倍乘和分频系数,计算驱动单元的电子齿轮比?
解 :因为电机与 X 轴直接连接,则 ZM :ZD=1;通常 S = I,指令位移与实际位移相等;又因
980TD 系统 X 轴的最小输出指令单位在半径编程时
δ=0.0005mm,代入公式得:
则参数 PA12 设为 128,PA13 设为 375。
6.5.2 位置输出电子齿轮比
‘位置反馈输出电子齿轮比’的作用是设定发向外部的位置反馈信号 (PA+、PA-、PB+、PB-) 的
输出脉冲数。
相关参数 名称 单位 参数范围 缺省值 适用方式
PA30
PA31
位置脉冲反馈输出倍乘系数
位置脉冲反馈输出分频系数
1~32
1~32
1 P
1 P
在与上位机构成位置闭环系统时,对由 CN1 接口输出给上位机的位置反馈信号进行电子齿轮比变
换,将来自电动机的编码器 (PG)的脉冲数据,在此分频为设定好的脉冲数后输出,可以适配各种不同
齿轮传动比的负载或不同螺距的丝杆。
①、 位置反馈输出脉冲齿轮比的设定要求 PA31≥PA30
②、 每次设置 PA30、PA31 后,必须保存后重新上电,设置才会生效。
例如:如图所示,当 PA30:PA31= 4:5 对应的脉冲数为:
上位机
电机转1圈给上位机输出8000个脉冲
驱动单元
CN1
PA30,PA31
分频
CN2
电机转1圈反馈10000个脉冲
电动机
PG
67
Page 77

DA98B、DA01B 交流伺服驱动单元 使用手册
6.5.3 位置到达信号(COIN)
COIN(CN1-35)在位置方式下为位置到达信号。
位置偏差计数器内的剩余脉冲小于或等于参数 PA16 设定值时,驱动单元提前输出位置到达信号,
该信号与公共端 DG 导通。
相关参数 名称 单位 参数范围 缺省值 适用方式
位置到达范围 脉冲 0~30000 20 P
PA16
当位置偏差计数器(显示菜单中 DP-EPO)内的剩余脉冲数小于或等于 PA16 设定值
时,伺服单元认为位置已到达,位置到达信号 COIN 输出 ON,否则 COIN 输出 OFF。
相关参数 名称 单位 参数范围 缺省值 适用方式
位置超差检测范围 ×100 脉冲 0~999 400 P
PA17
位置方式运行时,当位置偏差计数器的计数值超过 PA17 参数值时,伺服单元位置超
差报警 Err-4。
6.5.4 脉冲偏差清零(CLE)
CLE(CN1-40)为脉冲偏差清零信号,位置方式下该信号 ON 时,清除驱动单元中位置偏差计数
器内滞留的脉冲。
指令速度
电机速度
位置偏差
68
CLE (CN1-40)
OFF
ON
OFF
Page 78

第六章 功能调试
×
×
6.5.5 脉冲指令禁止(INH)
INH(CN1-41)为脉冲指令禁止信号,位置方式下该信号 ON 时,驱动单元禁止接收脉冲脉冲指
令。
6.6 速度方式的功能调试
6.6.1 模拟指令的调整
速度指令与实际电机转速不一致时需要调整下面参数:
相关
名称 参数范围 缺省值 适用方式
参数
模拟指令零漂补偿 -30000~30000
当指令电压为“0V”,有时电机仍然以微小的
速度旋转。这是由于来自上位机或者外部的指
令电压带有微小量(mV 单位) 的
“偏移(= 指令偏移)”而引起的,PA43 可以补
偿该偏移量,补偿方法为:
正偏移,将当前 PA43 值减小“零漂转速
10
0 S
”
10
PA43
负偏移,将当前 PA43 值增加“零漂转速
”
推荐模拟量的调整顺序为:
1、先确定 PA29 的值,一般 PA29 设置为电机的额定转速;
2、接着调整 PA43 将“偏移量”修正为“0V”后,使电机停止。
69
Page 79

DA98B、DA01B 交流伺服驱动单元 使用手册
6.6.2 速度到达信号(SCMP)
SCMP(CN1-35)速度方式为速度到达信号。
当实际速度的绝对值等于或大于该设定时,速度到达信号(SCMP)与公共端 DG 导通。
相关参数 名称 单位 参数范围 缺省值 适用方式
PA28
速度到达信号阀值
r/min
0~3000.0
500.0 S
例如:设定 PA28 为 500,表示当实际速度大于或等于 500r/min 时输出速度到达信号(SCMP)。如
下图:
r/min
斜线区为
信号输出区
500
SCMP
s
0
速度大于500r/min输出SCMP信号
6.6.3 零速箝位(ZSL)
当上位机使用模拟电压指令控制驱动单元时,如果要求模拟电压指令不为“0V”,也要使电机停
止,使伺服于锁定状态,此时可使用‘零速箝位’功能。
‘零速箝位’功能的实现方法:ZSL(CN1-26)零速箝位输入点控制。速度方式下,模拟指令不为
0V 时 ZSL 为 ON 使电机处于锁定状态。
70
Page 80

7.1 参数一览表
第七章 参数
第七章 参数
P:位置控制 S:速度控制
参数号 名 称 设定范围 缺省值 单位
PA0 密码 0~9999 315 P,S
PA1 电机型号代码 0~98 0 P,S
PA2 软件版本(只读) 2.14 P,S
PA3 上电初始监视设定 0~22 0 P,S
PA4 工作方式选择 0~6 0 P,S
PA5 速度环比例增益 5~2000 400 Hz P,S
PA6 速度环积分系数 1~1000 3 P,S
PA7 电流指令低通滤波器 1~2000 500 0.01ms P,S
PA8 速度反馈滤波系数 1~5000 200 P,S
PA9 位置环比例增益 1~1000 40 1/s P
PA10 位置环前馈增益 0~100 0 % P
PA11 位置前馈滤波系数 1~100 100 Hz P
PA12 位置脉冲指令倍乘系数 1~32767 1 P
PA13 位置脉冲指令分频系数 1~32767 1 P
PA14 指令模式选择 0~3 0 P,S
适 用
方 式
PA15 位置指令方向取反 0~1 0 P
PA16 位置到达范围 0~30000 20 脉冲 P
PA17 位置超差检测范围 0~999 400 ×100 脉冲 P
PA18 位置超差检测无效 0~1 0 P
PA19 模拟指令取反 0~1 0 S
PA20 驱动禁止输入无效 0~1 1 P,S
PA21 点动运行速度 -3000.0~3000.0 300.0 r/min S
PA22 位置反馈输出脉冲取反 0~1 0 P
PA23 最高速度限制 0~3100.0 2500.0 r/min P,S
PA24 内部速度 1 -3000.0~3000.0 1000.0 r/min S
PA25 内部速度 2 -3000.0~3000.0 -500.0 r/min S
PA26 内部速度 3 -3000.0~3000.0 2000.0 r/min S
PA27 内部速度 4 -3000.0~3000.0 -3000.0 r/min S
PA28 速度到达信号阀值 0~3000.0 500.0 r/min S
PA29 模拟指令 10V 对应的电机转速 0~3000.0 2500.0 r/min S
PA30 位置脉冲反馈输出倍乘系数 1~32 1 P,S
PA31 位置脉冲反馈输出分频系数 1~32 1 P,S
71
Page 81

DA98B、DA01B 交流伺服驱动单元 使用手册
(续上表)
参数号 名 称 设定范围 缺省值 单位
PA32 待开发
PA33 待开发
PA34 内部 CCW 转矩限制 0~300 300 % P,S
PA35 内部 CW 转矩限制 -300~0 -300 % P,S
PA36 外部 CCW 转矩限制 0~300 100 % P,S
PA37 外部 CW 转矩限制 -300~0 -100 % P,S
PA38 点动运行转矩限制 0~300 100 % S
PA43 模拟指令零漂补偿 -30000~30000 0 S
PA44 待开发
PA45 待开发
PA46 待开发
PA47 报警取反 0~1 0 P,S
PA48 待开发
适 用
方 式
PA49 待开发
PA50 模拟指令滤波系数 1~4096 200 S
PA51
PA52 机械制动器动作延迟时间 0~5000 50 ms P,S
PA53 机械制动器动作时的电机速度 0~3000 100 r/min P,S
PA54 内部使能 0~1 0 P,S
PA57 电机过热报警屏蔽 0~2 0 P,S
参数表中有阴影的参数,默认值的设定与电机型号代码有关,不同的电机对应不同的默认值。
允许机械制动器动作之前的电
机最大减速时间
0~5000 30 ms P,S
72
Page 82

第七章 参数
7.2 参数意义详述
相关参数 名称 参数范围 缺省值 单位 适用方式
参数修改密码 0~9999 315 P,S
PA0
PA0=315 时,可修改除 PA1、PA2 以外的参数;而要修改 PA1,必须设 PA0=385。
电机型号代码 0~98 0 P,S
PA1
PA2
PA3
按照《电机型号代码对照表》(见附录 A)设置所驱动电机对应的型号代码,然后可以
恢复与该电机相关参数的默认值。
出厂时,已经根据配套电机正确设置该参数,一般情况下,用户请勿修改此参数。
软件版本(只读) \ 213 P,S
上电初始监视设定 0~22 0 P,S
参数值
PA3=0
PA3=1
PA3=2
PA3=3
PA3=4
PA3=5
PA3=6
PA3=7
PA3=8
PA3=9
PA3=10
PA3=11
上电初始
监视
说明 参数值
电机速度
当前电机位置低
五位(脉冲)
当前电机位置高
五位
×100000 脉冲
位置指令低五位
(脉冲)
位置指令高五位
×100000 脉冲
位置偏差低五位
(脉冲)
位置偏差高五位
×100000 脉冲
电机转矩
电机电流
直线速度
当前控制方式 PA3=22
位置指令脉冲频
率
PA3=12
PA3=13
PA3=14
PA3=15
PA3=16
PA3=17
PA3=18
PA3=19
PA3=20
PA3=21
上电初始
监视
说明
速度指令
转矩指令
电机编码器 Z 脉冲
绝对位置
输入端子状态
输出端子状态
编码器反馈信号
驱动单元工作状态
报警显示
保留待开发
高速段电压采样值
低速段电压采样值
PA4
工作方式选择 0~6 0 P,S
PA4=0:位置方式;
用数字脉冲给定电机的转动方向和角度,驱动单元控制电机转子按给定的方向转过
相应角度的工作方式,转动的角度(位置)和速度都可以控制。
PA4=1:外部模拟电压指令速度方式;
用模拟电压给定电机的转动方向和速度,驱动单元控制电机转子按给定的方向和速
度旋转的工作方式,这种方式不仅提高了电机的快速响应能力,而且增强了电机运行速
度抗扰动的能力。
73
Page 83

DA98B、DA01B 交流伺服驱动单元 使用手册
续上表:
相关参数 名称 参数范围 缺省值 单位 适用方式
工作方式选择 0~6 0 P,S
PA4=2:内部数字指令速度方式
该工作方式由用户设定 PA24~PA27 的值作为速度指令,通过输入点 SC1、SC2
的状态组合选择电机运行的速度。
PA4=3:手动方式;
PA4
在 Sr-菜单下操作,用‘
PA4=4:点动方式;
, ’键进行加,减速操作。
PA5
PA6
PA7
PA8
在 Jr-菜单下操作,以参数设定的点动速度,用‘
旋转操作。
PA4=5:编码器调零 ,出厂时已经调整好,用户不用再次调整。
PA4=6:模拟调零,出厂时已经调整好,用户不用再次调整。
速度环比例增益 5~2000
速度环比例增益值越大,伺服刚度越大,但过大时在启动或停止时易产生振动(电机发
出异响),值越小,响应越慢。
速度环积分系数 1~1000
速度环积分系数值越大,系统的响应越快,但设置值过大时系统会变得不稳定,甚至引
起振荡;值越小,响应越慢,在系统不产生振荡的情况下,尽量设定的较大。
电流指令低通滤波器 1~2000
用来限制电流指令频带,避免电流冲击和振荡,使电流响应平稳。在没有振荡时,尽量
增大设定值。
速度反馈滤波系数 1~5000
速度反馈滤波系数值越大,速度反馈响应越快。设置值过大,电机会发出较大的电磁噪
, ’按键进行 CCW、CW
400 Hz
3
500 0.01ms
200
P,S
P,S
P,S
P,S
74
PA9
声;设置值越小,速度反馈响应变慢,设置值过小,速度波动增大,甚至产生振荡。
位置环比例增益 1~1000
位置环比例增益值越大,对位置指令的响应越快,刚度越大。值过大,电机启动、停止
时会产生位置过冲而引起振动;设置值越小,响应越慢,跟随误差增大。
40 1/s P
Page 84

续上表:
第七章 参数
PA10
PA11
PA12
PA13
PA14
位置环前馈增益 0~100
位置环前馈增益是用位置指令的速度信息调节速度环,设置值增大,响应越快,跟随误
差减小,设置值过大,电机容易产生瞬时超调和振荡。当 PA10=0 时,位置环前馈功能
无效。
位置环前馈滤波系数 1~100
前馈滤波系数用于对位置指令前馈控制进行平滑处理,设置值越大,对阶跃速度指令的
响应越快,可以更好的抑制指令速度突变时产生的位置过冲和振荡。在 PA10 不为 0
时起作用。
位置脉冲指令倍乘系数 1~32767
位置脉冲指令分频系数 1~32767
详见 6.5.1 节电子齿轮比
指令模式选择 0~3
PA14=0: 位置方式下(PA4=0)选择脉冲输入模式:脉冲+方向
外部模拟指令速度方式下(PA4=1)选择-10V~10V 模拟电压为输入指令。
PA14=1:CCW 脉冲/CW 脉冲输入;
PA14=2:两相正交脉冲输入;
0 % P
100 Hz P
1 P
1 P
0
P、S
PA15
PA16
PA17
PA14=3:当控制方式为外部模拟电压指令速度方式时(在 PA4=1 条件下),选择 0~
10V 模拟电压为输入指令。此时输入点 SC1、SC2 分别复用为正转、反转输
入点。
位置指令方向取反 0~1
PA15=0:维持原指令方向;
PA15=1:输入的脉冲指令方向取反。
位置到达范围 0~30000 20 脉冲 P
当位置偏差计数器(显示菜单
中 DP-EPO)内的剩余脉冲数
小于或等于 PA16 设定值时,伺
服单元认为位置已到达,位置
到达信号 COIN 输出 ON,否则
COIN 输出 OFF。
位置超差检测范围 0~999 400 ×100 脉冲 P
位置方式运行时,当位置偏差计数器的计数值超过 PA17 参数值时,伺服单元超差报警。
0 P
PA18
位置超差检测无效 0~1
PA18=0:检测位置超差报警;
PA18=1:不检测位置超差报警。
0 P
75
Page 85

DA98B、DA01B 交流伺服驱动单元 使用手册
续上表:
相关参数 名称 参数范围 缺省值 单位 适用方式
模拟指令取反 0~1 0 S
PA19= 0:电压指令为正时电机 CCW 旋转。
PA19= 1:电压指令为正时电机 CW 旋转。
PA19
在和 GSK983M,GSK21M 等铣床 CNC 系统构成半闭环时,此参数较重要,
需要与参数 PA22 协调一致,才能保证伺服电机的正常运行。
PA20
PA21
PA22
驱动禁止输入无效 0~1
PA20=0: FSTP 为 OFF 时,禁止驱动电动机正转;RSTP 为 OFF 时,禁止驱动电动
机反转;FSTP、RSTP 同时为 OFF 时,驱动单元出现 Err-7 故障。
PA20=1: 驱动禁止功能无效。
点动运行速度 -3000.0~3000.0
设置点动运行方式(Jr)下的运行速度,运行方式由 PA4 选择。
位置反馈输出脉冲取反 0~1
改变位置反馈输出信号中 PA、PB 相的相位关系以匹配上位机的要求。
PA22=0,维持 CN1 位置反馈输出信号的原始关系;
PA22=1,位置反馈输出信号 PA、PB 相的相位关系取反。如下图:
1
30.0 r/min S
0
P,S
P,S
PA24~
76
PA23
PA27
最高速度限制 0~3100.0
限制伺服电机的最高运行速度,适用于任何工作方式。模拟指令速度控制方式下,如果
PA29≥PA23,则电机运行的最高速度为 PA23;如果 PA29≤PA23,则电机运行的最高速
度为 PA29。
内部速度 1~4 -3000.0~3000.0
在内部数字指令速度工作方式下,作为四段速度的设定参数,由驱动单元的输入点 SC1、
SC2 选择。
相关参数 PA29:模拟 10V 对应电机的最高转速;一般来说,PA29
不大于 PA23。
2500.0 r/min
r/min S
P,S
Page 86

第七章 参数
续上表:
相关参数 名称 参数范围 缺省值 单位 适用方式
PA24~
PA27
PA28
PA29
PA30
内部速度 1~4 -3000.0~3000.0
速度到达信号阀值 0~3000.0
速度到达信号输出时需要满足的速度阀值,当实际速度的绝对值等于或大于该设定时,
速度到达信号(SCMP)与 DG 导通。
模拟指令 10V 对应的电机转
如果该设定值超过 PA23(最高转速限速),则实际最高速度为 PA23;该设定值为绝对
值,与旋转方向无关。
位置脉冲反馈输出倍乘系数
位置脉冲反馈输出分频系数 1~32
SC2 SC1 内部速度
OFF OFF 内部速度 1(PA24)
OFF ON 内部速度 2(PA25)
ON OFF 内部速度 3(PA26)
ON ON 内部速度 4(PA27)
0~3000.0
速
1~32 1 P,S
r/min S
500.0 r/min S
2500.0 r/min S
1
P,S
PA31
PA34
PA35
PA36
PA37
设定驱动单位输出的位置反馈信号 (PA+、PA-、PB+、PB-) 的脉冲数。在与上位机构
成位置闭环系统时,将 CN1 接口输出给上位机的位置反馈信号进行电子齿轮比变换,
以适配各种不同齿轮传动比的负载或不同螺距的丝杆。
内部 CCW 转矩限制 0~300
内部 CW 转绝限制 -300~0
设置伺服电动机 CCW、CW 方向的内部转矩限制值,设定值是额定转矩的百分比, 在
任何工作方式下,两个转矩限制都有效。如果设定值超过系统允许的最大过载能力, 则
实际转矩限制为系统允许的最大过载倍数。
外部 CCW 转矩限制 0~300
外部 CW 转矩限制 -300~0
设置伺服电动机 CCW、CW 方向的外部转矩限制值。仅在输入点 CCW 转矩限制(FIL)为
ON 时,PA36 才有效;仅在输入点 CW 转矩限制(RIL)为 ON 时,PA37 才有效;如果设定
位置脉冲反馈输出的设定,要求 PA31≥PA30,即分母必须大于或等于分
子,否则按 1:1 输出。设置好 A30、PA31 后,必须保存重新上电,设置
才会生效。
300 % P,S
-300 % P,S
100 % P,S
-100 % P,S
值超过系统允许的最大过载能力, 则实际转矩限制为系统允许的最大过载能力。
77
Page 87
DA98B、DA01B 交流伺服驱动单元 使用手册
续上表:
相关参数 名称 参数范围 缺省值 单位 适用方式
PA38
PA43
PA47
PA50
PA51
点动运行转矩限制 0~300
设置伺服电动机在点动运行方式时转矩限制值。
模拟指令零漂补偿
当指令电压为“0V”,但有时电机仍然以微小的速度旋转。是由于来自上位机或者外部
的指令电压带有微小量(mV 单位) 的“偏移(= 指令偏移)”而引起的。如果电机有零漂
现象,则在 PA43 中补偿进(零漂转速*10)的反向电压值即可。
报警取反 0~1
PA47=0:驱动单元出现故障时,报警信号(ALM)与 DG 断开。
PA47=1:驱动单元出现故障时,报警信号(ALM)与 DG 导通。
模拟指令滤波系数
模拟指令滤波系数设置越小,抑制干扰信号的能力越强,值过小,对速度指令响应过慢。
值越大,对干扰信号抑制能力越差,对速度指令响应越快。
允许机械制动器动作之前的
电机最大减速时间
电机从高速开始减速,在电机最大的减速时间到时,电机转速还大于设置的允许机械器
-30000~30000 0 S
1~4096
0~3000
100 % S
0 S
200 S
30 ms P,S
PA52
PA53
PA54
PA57
动作时电机的转速,强制机械制动器动作。参考 6.2 节
机械制动器动作延时时间 0~5000
电机断使能后,通过延时继续使电机处于激励状态,以便机械制动器动作。参考 6.2 节
机械制动器动作时的电机速度 0~3000
允许机械制动器动作时电机的转速。参考 6.2 节
强制使能 0~1
在没有外部 SON 输入信号的情况下,从驱动单位内部强制电动机使能。
PA54=0:只有当外部输入信号 SON 为 ON 时,电动机才被使能。
PA54=1:驱动单元内部强制电动机使能,而不需要外部输入信号 SON。
电机过热报警屏蔽 0~2
PA57=0:屏蔽报警
PA57=1:遵循电机温度检测开关为常闭开关的报警逻辑
PA57=2:遵循电机温度检测开关为常开开关的报警逻辑
50 ms P,S
100 r/min P,S
0
0 P,S
78
Page 88
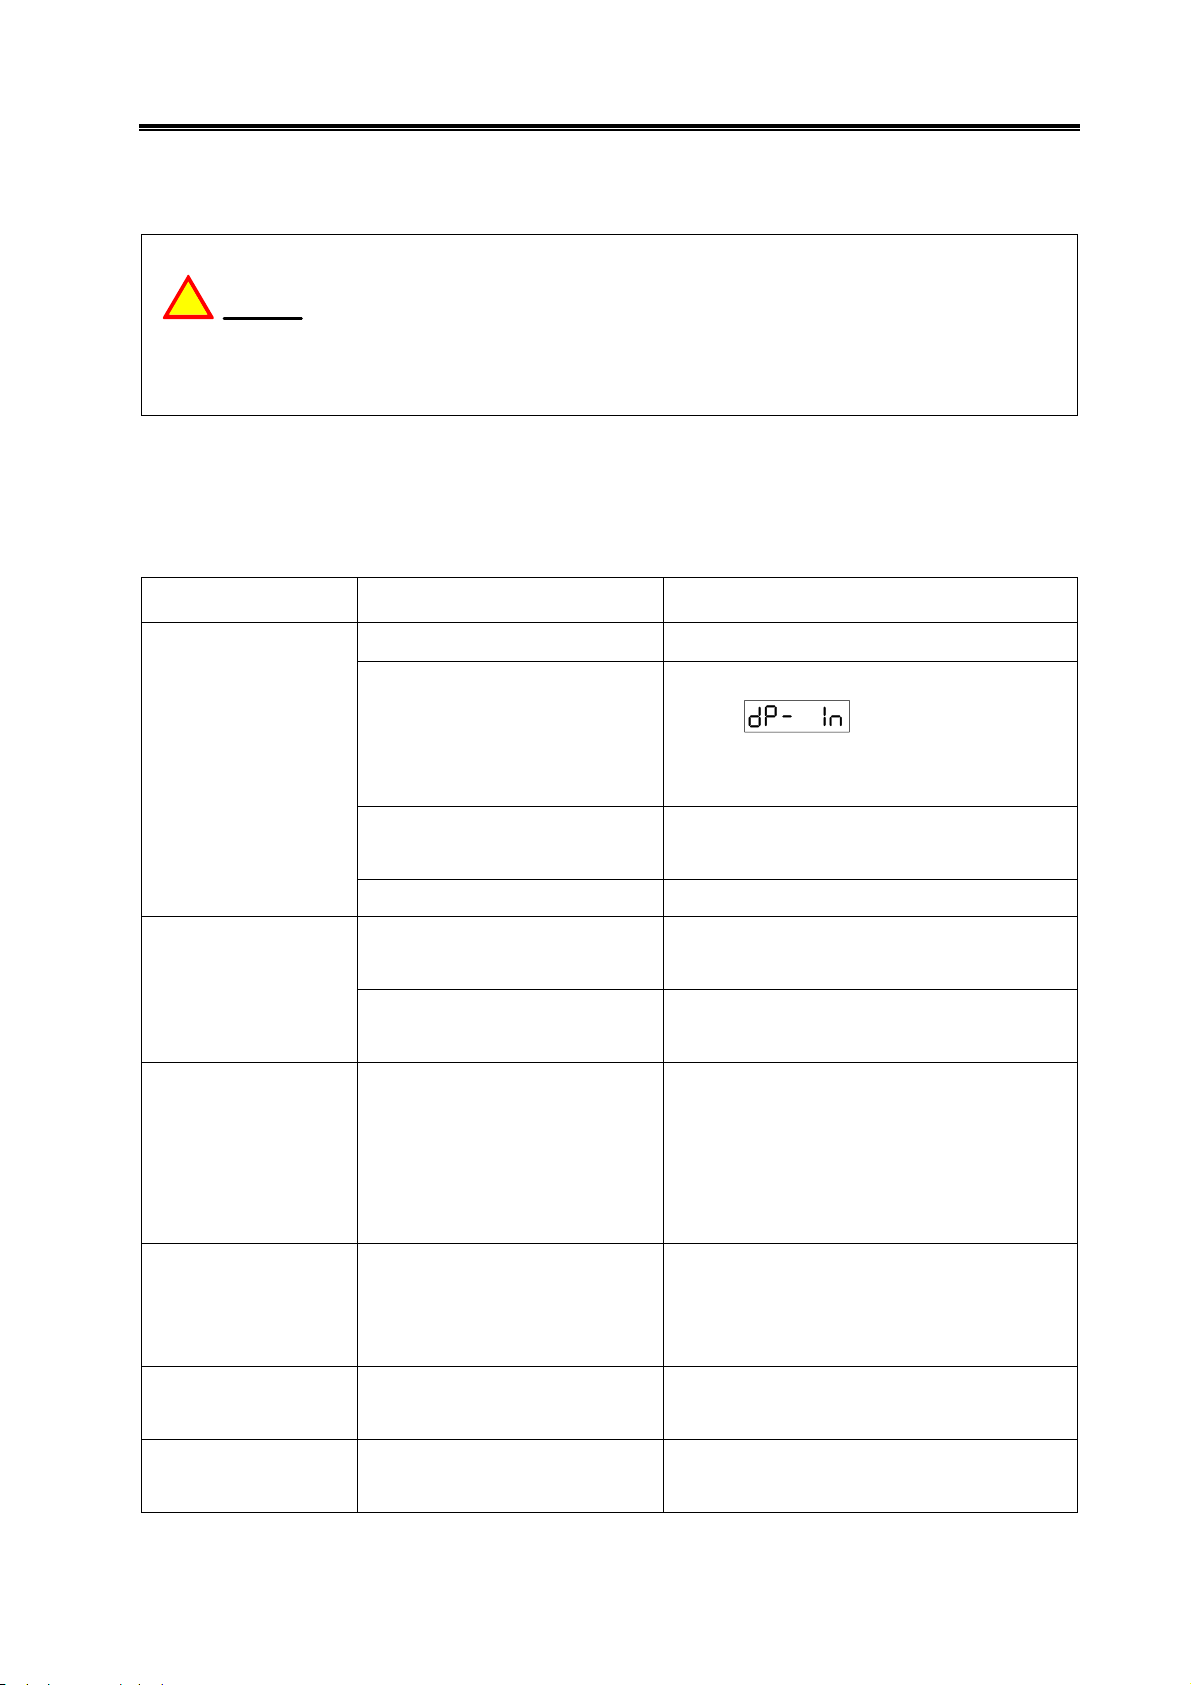
1、如果因为检查或维修需要拆卸驱动单元或电机时,请在专业人员的指导下操作
!
小心
或联系本公司技术人员。
2、驱动单元出现异常时,必须断电 5min 以上后,才可以进行异常的检查或处理,
防止驱动单元残留电量伤人。
8.1 使用不当产生的异常
8.1.1 速度方式
异常现象 可能原因 检查与处理方法
1、工作方式选择错误。 检查 PA4 的设置。
2、无使能信号输入。 检查 SON(CN1-23)接线是否正确,也可
第八章 异常及处理
第八章 异常及处理
模拟指令速度方式,
给定速度指令,电机
不运行。
电机运行振动较大。
(电机没有连接负载
时)
上电出现 Err-5 报警。
上电出现 Err-7 号报
警
以检查
通。
也可以设置 PA54=1,强制使能。
3、I/O 接线没有提供 24V。 用万用表测量 COM+(CN1-38)或(CN1-39)
与 24V 电源的 DG 两端是否有 24V。
4、电机 U、V、W 相序错误 正确连接电机 U、V、W 相序。
1、速度环增益设置不当; 重新恢复电机默认参数或手动调试 PA5、
PA6、PA8,
2、没有正确连接指令屏蔽线。 参照 3.5.1 速度工作方式接线原理图进行正
确接线。
伺服电机内部没有温度传感器,
或者驱动单元单元 PA57 设置检
测器件的类型不当
FSTP、RSTP 驱动禁止输入端子
都断开。
A、如果电机内没有温度传感器,短接 OH1
(CN2-13)与 OH2(CN2-16)或者设置
PA57=0;
B、如果电机内有温度传感器,参照 7.2 节
PA57 参数说明正确设置温度传感器类型。
A、检查接线 FSTP(CN1-24),RSTP(CN1-9)
是否与 DG 相连。
B、不使用驱动禁止功能时,设置 PA20=1,
屏蔽此报警。
判断使能信号是否接
电机无法高速运行
电机无法制动停止。
驱动单元参数 PA23 或者 PA29
设置错误。
驱动单元参数 PA52、PA53 设置
错误。
参阅 7.2 参数意义详述,对照电机铭牌正确
设置参数。
A、设置 PA52 大于实际电机减速时间;
B、设置 PA53 在 100r/min 以下。
79
Page 89

8.1.2 位置方式
异常现象 可能原因 检查与处理方法
DA98B、DA01B 交流伺服驱动单元 使用手册
1、驱动单元处于报警状态; 清除报警或重新上电。
位置方式,给定脉冲
指令,电机不运行。
电机运行振动较大。
2、工作方式选择错误或指令模式选
择错误;
3、没有给使能信号; 检查 SON(CN1-24)接线是否正确,
4、I/O 接线没有提供 24V。 用万用表测量 COM+( CN1-38)或
速度环比例增益、积分系数设置不
当;(PA5、PA6)
位置环比例增益设置不当;(PA9)
1、电子齿轮比设置不对; 参阅电子齿轮比的计算方法,正确设置
2、外部干扰导致脉冲接收不准确; 当指令脉冲数比 显示的脉冲数
检查 PA4 的设置,检查 PA14 的设置。
检查
(可以设置 PA54=1,内部强制使能。)
(CN1-39)与 24V 电源的 DG 两端是否
有 24V。
重新恢复电机默认参数或手动调试
PA5、PA6、PA9。
电子齿轮比。
少时,即是受到外部干扰。
A、尽量使用差分电路;
判断使能信号是否接通。
位置控制不准确
负载在启动或停止时
摆动较大。
B、正确连接屏蔽线;
C、远离干扰源;
3、在采用单端驱动接法输入脉冲指
令时,没有正确串接限流电阻;
4、机械连接故障。 当指令脉冲数等于 显示的脉冲
负载惯量较大,对应的上位机指令
的加、减速时间设置过小。
参阅位置指令接线原理图正确接线。
数,且经电子齿轮比换算后等于
显示的脉冲数。仔细检查机械
的连接是否有松动或变形。
增大上位机位置指令的加、减速时间,
使电机的启动或停止趋于平滑,或者减
小位置环比例增益。
80
Page 90
第八章 异常及处理
8.2 报警代码的意义及处理
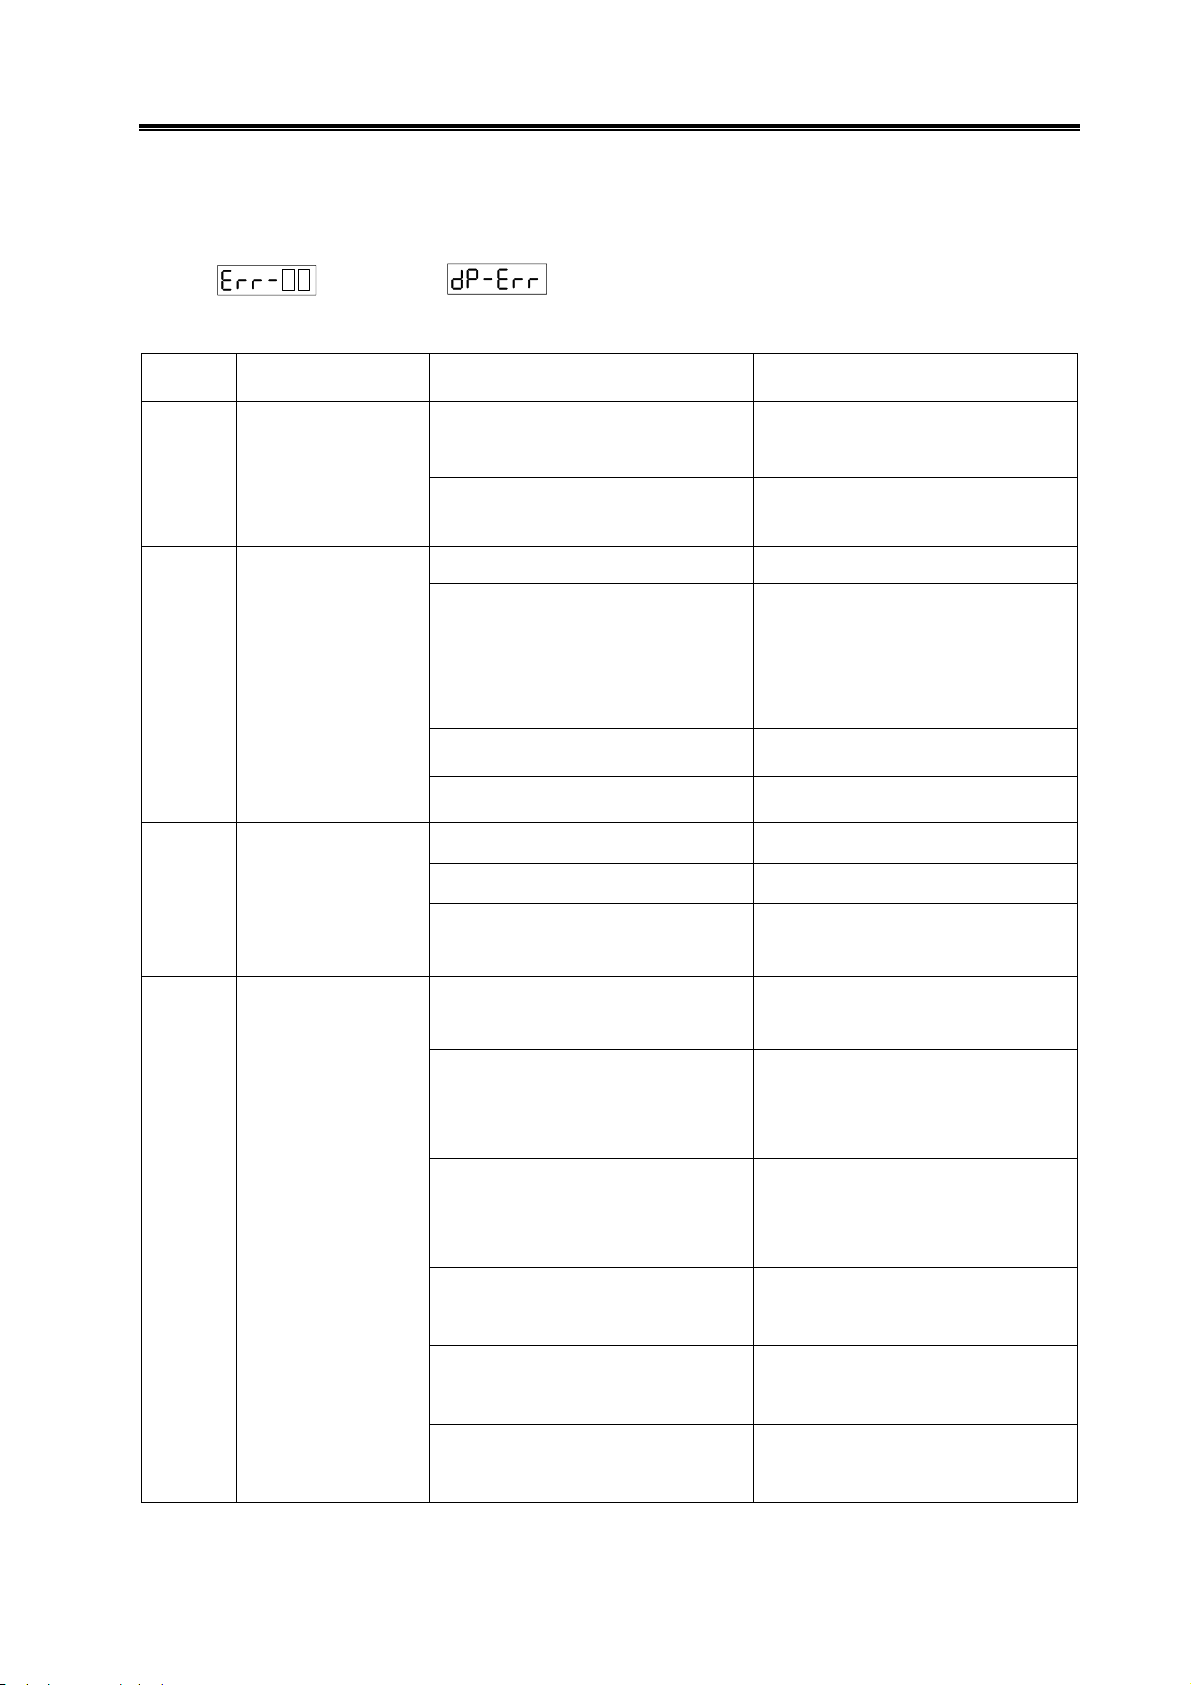
驱动单元具有多种保护功能,上电后检测到故障时,驱动单元会停止电机运行,操作面板上显示报
警代码
相关内容,了解故障原因并排除故障。
报警号 意义 主要原因 处理办法
Err-1 电机速度超过
PA23 设定值
(参考 PA23 参数
最高速度限制)。
Err-2 主回路直流母线电
压过高
Err-3 主回路直流母线电
。也可以进入 菜单,查看当前报警代码。用户可根据报警代码查阅本章
1、编码器反馈信号异常; 检查电机编码器及其信号线连接
情况。
2、驱动单元故障。 更换驱动单元。
1、制动电阻未连接或损坏; 检查制动电阻及其连接。
2、制动电阻不匹配(阻值太大)
注意:制动电阻阻值越小,但流
过制动电路的电流越大,容易损
坏制动电路中的制动管;
3、供电电源电压不稳定; 检查供电电源。
4、内部制动电路损坏。 更换驱动单元。
1、输入电源线断线或接触不良; 检查输入电源接线。
A、更换阻值和功率匹配的制动电
阻;
B、根据使用情况降低启停频率;
压过低
Err-4 位置偏差计数器的
数值超过设定值
(参考 PA17 设定
的位置超差检测范
围)
(PA18=0:检测位
置超差报警;
PA18=1: 不检测位
置超差报警。)
2、输入电源电压低于 AC130V; 检查电源电压
3、接通电源时出现,驱动单元制
动晶体管损坏。
1、脉冲指令频率过高或电子齿轮
比设置过大;
2、负载惯量较大,或驱动单元转
矩不足;
3、电机编码器故障或编码器调零
错误;
4、电机 U、V、W 相序有误; 正确接线。
5、位置环或速度环增益设置太小
(参阅 PA5、PA6、PA9);
6、位置超差有效范围设置太小。 正确设置 PA17。
更换驱动单元。
检查上位机指令频率,检查电子
齿轮比 PA12/PA13 的设置。
A、检查电机转矩限制设置;
B、增大驱动单元和电机功率;
C、减轻负载。
A、检查电机编码器及其连接情
况,
B、重新进行编码器调零。
调整速度环或位置环增益。
81
Page 91

DA98B、DA01B 交流伺服驱动单元 使用手册
续上表:
报警号 意义 主要原因 处理办法
Err-5
Err-7
Err-9
电机温度过高报
警,驱动单元检
测到电机输出的
过热报警信号
(PA57=0: 不检
测电机温度过高
报警。)
驱动禁止异常 FSTP、RSTP 驱动禁止输入端子都断
电机编码信号反
馈异常
1、电机内部无温度检测装置; 设置 PA57=0 屏蔽电机过热报
2、PA57 参数的设定与电机内部的温
度检测器件类型不一致。
3、负载过重导致电机发热严重; 增大驱动单元和电机功率或减轻
4、重载情况下,启动/停止频率过高; 降低启动/停止频率,改善电机散
5、电机的温度检测装置损坏,或电
机内部故障;
6、电机温度检测信号正常,驱动单
元故障。
开。
1、电机编码器信号接线不良或接线
错误;
警。
正确设置 PA57 温度检测器件类
型。
负载。
热条件。
更换交流伺服电机。
更换驱动单元。
A、检查接线及输入点的 24V 电
源。
B、不用驱动禁止功能时,设置
PA20=1,屏蔽此报警。
检查连接器和信号线焊接情况。
Err-11
驱动单元内部
IPM 模块故障
2、电机编码器信号反馈电缆过长,
造成信号电压偏低;
3、电机编码器损坏; 更换电机或其编码器。
4、驱动单元故障。 更换驱动单元。
1、接通电源,驱动单元尚未使能时
出现,无法消除;
A、驱动单元故障;
B、制动电阻接线端与地短路。
2、接通电源,驱动单元尚未使能时
出现,重新上电可以消除;
3、接通电源,驱动单元使能时出现,
无法消除;
A、电机电源线 U、V、W 间短路,
或 U、V、W 与 PE 之间短路;
B、驱动单元 IPM 模块损坏。
C、驱动单位电流采样回路断开
缩短电缆长度(30m 以内)。
若为 A 原因则更换驱动单元;
若为 B 原因则检查并正确连接制
动电阻。
接地不良或外部干扰导致。检查
接地,查找干扰源,并远离干扰
源或做屏蔽处理。
若为 A原因则更换电机线或更换
电机;
若为 B、C 原因则更换驱动单元。
82
4、电机启动或停止时出现,重新上
电可以消除。
Page 92

第八章 异常及处理
续上表
报警号 意义: 主要原因 处理办法
Err-11 驱动单元内部
IPM 模块故障
Err-12 过电流报警
Err-14 制动电路故障
A、驱动单元设置的电机默认参数
错误
B、负载惯量较大,启动、停止时
的指令加速速率过大;
1、电机负载过大,或负载有异常
导致电机电流瞬时过大。
2、接地不良。 确保接地电阻小于 10 欧。
3、电机绝缘损坏 更换电机。
1、制动回路容量不够 A、减轻负载。
2、驱动内部制动回路损坏 更换驱动单元
3、制动电阻断开 重新连接制动电阻的接线
1、电机额定电流参数设置错误 按照电机铭牌正确设置驱动参数。Err-16 电机热过载
若为 A 原因则重新进行恢复电机默
认参数操作。
若为 B 原因则加大指令的加、减速
度时间,降低指令加速速率。或者
减小负载惯量;
减小负载;或更换大功率电机。
B、更换更大功率的驱动装置。
C、降低起制动频率
接通电源时,驱
Err-23 电流采样错误
Err-25 掉电报警
Err-32
动单元内部
EEPROM 故障报
警
编码器 UVW 信
号非法编码
2、电机长时间超过额定电流运
行。
1、上电时,驱动单元读取
EEPROM 中的数据失败;
2、EEPROM 芯片或电路板故障。 更换伺服驱动单元。
1、 电流传感器工作电压不正常
或者器件损坏。
2、电流采样回路采样电阻损坏。
1、主电源接通后突然断电; 检查电源接线
2、驱动单元整流部分损坏 更换驱动单元
1、电缆不良
2、电缆屏蔽不良
3、屏蔽地线未连好
4、编码器 UVW 信号损坏
A、减轻负载。
B、更换更大功率的驱动装置和电
机。
C、检查机械部分是否有异常。
重新恢复电机默认参数。 Err-20
更换驱动单元
检查编码器接线
更换编码器
5、编码器接口电路故障
更换驱动单元
83
Page 93
8.3 不显示报警号的故障处理
异常现象 可能原因 检查与处理方法
DA98B、DA01B 交流伺服驱动单元 使用手册
1、机械轴运行时振
动或运行时电机产
生啸叫
2、机械轴有明显爬
行现象
3、电机启动,停止
时有明显的过冲现
象。
4、电机无力
负载惯量较大,导致伺服单
元默认的速度环参数偏硬。
(相关参数 PA5,PA6,PA7,
PA8)
我们称电机轴一步一步的转
动的现象叫做爬行运行。这
种现象是因为电机刚性太软
造成的。
负载惯量过大。 在默认值的基础上减小速度环积分时间系数。
1、速度环或位置环比例增益
一般情况在默认值的基础上减小 PA5,PA6,
PA7,PA8。参数调试规律参阅使用手册 6.1 节。
不同功率的电机参数值范围不同,如:
1kW 以下的电机对应的参数大约为:
PA5=150;PA6=6;PA7=400;PA8=800。
1kW~2.3kW 的电机对应的参数大约为:
PA5=400;PA6=6;PA7=1000;PA8=200。
2.3kW~6kW 的电机对应的参数大约为:
PA5=450;PA6=10;PA7=500;PA8=100。
只需加大 PA5 速度增益,及 PA6 积分时间系数。
在电机不振不叫的情况尽量设定的大一些。电
机爬行,会使加工效果变差,工件表面有明显
的条纹或斑点,严重的会出现撞刀。
使系统的响应慢一点。同时也适当减小 PA8,
使速度反馈的响应也慢一点。
调出电机对应的默认参数,或在原参数基础上
5、电机和驱动单元
温度过高。
6、抱闸电机运行时
温度过高。空载时,
驱动单元电流显示
大于 5A。
7、驱动单元无报警,
上位机却显示伺服
偏小,电机特性偏软。
2、电机默认参数不对。 核对电机铭牌,重新调出电机对应的默认参数。
电流较高导致,具体因素是:
1、电机默认参数不对;
2、负载异常或电机零速时一
直受到较大轴向力;
3、电机内部故障。 更换电机。
4、如果只是驱动单元温度
高,可能是附近有强干扰源,
导致驱动单元频繁制动。
抱闸电机的制动器没有释
放,抱闸电路故障。
1、PA47 设置错误,使得上
位机接收报警信号的逻辑相
适当加大 PA5、PA6、或 PA9。
核对电机铭牌,重新调出电机对应的默认参数。
仔细检查负载,排除负载的异常。
远离干扰源(如大功率开关电源),规范接地
措施。
A、外围抱闸线路故障;
B、HOLD 信号输出光耦损坏,更换驱动单元。
修改 PA47 的值。
故障。
84
反;
2、输出报警的光耦损坏。 更换驱动单元。
Page 94

第八章 异常及处理
8.4 伺服单元和伺服电机的检修与维护
注意
检查类别 检查项目 检查时间 日常维护
电气柜
环境
驱动单元
z 不要使用兆欧表或类似工具对驱动单元进行绝缘检查,否则会导致驱动单元损坏!
z 用户不要拆开或修理驱动单元!
z 确保驱动装置的平均负载率在 80%以下。
异常气味 每天一次 如果有异常气味及时处理,如果因为设备老化
即将损坏,必须及时更换。
尘埃、水汽及油污 至少每月一次 用干布擦拭或用过滤后的高压气枪清除。
电力电缆、连接端子 至少半年一次 外部绝缘层及连接绝缘包扎处有破损或老化
的及时更换或做绝缘处理;
用螺丝刀紧固松动的连接端子。
散热风扇 至少每星期一次 观察散热风扇的风速风量是否正常,有无异常
发热,出现异常必须更换风扇。
散热片内积尘 至少每月一次 用干布擦拭或用过滤后的高压气枪清除。
螺丝的松动 至少每半年一次 用螺丝刀紧固端子排、连接器、安装螺丝等。
噪声、振动 每天一次 与平时相比,噪声及振动有明显增大,及时检
伺服电机
查机械设备的连接,并修复故障。
尘埃、水滴、油污 至少每月一次 用干布擦拭或用过滤后的高压气枪清除。
绝缘电阻的测量 至少每半年一次 请用 500V 兆欧表测量,电阻值应该超过 10M
Ω。如果在 10MΩ以下,请联系本公司技术
人员。
电机的安装连接
及负载的连接
至少每半年一次 用专用机械工具检查机械设备有无磨损,连接
有无松动,有无杂物卡入。
85
Page 95

DA98B、DA01B 交流伺服驱动单元 使用手册
附录 A 型号代码参数与进给伺服电机对照表
表格中标有“※”的电机,配套的伺服单元须采用 R2 或 R3 结构。
PA01 参数 伺服电机型号、技术参数 备注
2
3
4
5
6
7
8
9
110SJT-M020E(A),0.6kW,220V, 3000r/min,3A,0.34×10
130SJT-M075D(A),1.88kW,220V, 2000r/min,7.5A,1.95×10
130SJT-M100D(A),2.5kW,220V, 2500r/min,10A,2.4 2× 1 0
110SJT-M040D(A),1.0kW,220V,2500r/min,4.5A,0.68×10
110SJT-M060D(A),1.5kW,220V, 2500r/min,7A,0.95 ×1 0
130SJT-M050D(A),1.3kW,220V, 2000r/min,5A,1.19 ×1 0
130SJT-M100B(A),1.5kW,220V, 1500r/min,6A,2.42 ×1 0
130SJT-M150B(A),2.3kW,220V, 1500r/min,8.5A,3.1×10-3kg.m2
-3
kg.m2
-3
-3
kg.m2
-3
kg.m2
-3
kg.m2
-3
kg.m2
-3
kg.m2
kg.m2
※
10 110SJT-M020E,0.6kW,220V, 3000r/min,3A,0.34×10-3kg.m2
11
12
13
14
15
16
110SJT-M040D, 1.0kW,220V, 2500r/min,4.5A,0.68×10
110SJT-M060D, 1.5kW,220V, 2500r/min,7A,0.95×10
130SJT-M040D, 1.0kW,220V, 2500r/min,4A,1.19×10
130SJT-M050D, 1.3kW,220V, 2500r/min,5A,1.19×10
130SJT-M060D, 1.5kW,220V, 2500r/min,6A,1.95×10
130SJT-M075D, 1.88kW,220V, 2500r/min,7.5A,1.95×10
-3
kg.m2
-3
kg.m2
-3
kg.m2
-3
kg.m2
-3
kg.m2
-3
kg.m2
17
18
19
20
21
130SJT-M100D, 2.5kW,220V, 2500r/min,10A,2.42×10-3kg.m2
-3
130SJT-M100B, 1.5kW,220V, 1500r/min,6A,2.42×10
kg.m2
130SJT-M150B, 2.3kW,220V, 1500r/min,8.5A,3.1×10-3kg.m2
130SJT-M150D, 3.9kW,220V, 2500r/min,14.5A,3.6×10-3kg.m2
130SJT-MZ150B, 2.3kw,220V, 1500r/min,8.5A,3.1×10-3kg.m2
※
※
※
※
22 175SJT-M180B,2.8kw,220V, 1500r/min,15A,7.1×10-3kg.m2 ※
23 175SJT-M180D,3.8kw,220V, 2500r/min,18A,7.1×10-3kg.m2 ※
24 175SJT-M220B,3.5kw,220V, 1500r/min,19A,9.9×10-3kg.m2 ※
25 175SJT-M220D,4.5kw,220V, 2500r/min,22A,9.9×10-3kg.m2 ※
26 175SJT-M300B,3.8kw,220V, 1500r/min,20A,12.3×10-3kg.m2 ※
27 175SJT-M300D,6kw,220V, 2500r/min,30A,12.3×10-3kg.m2 ※
34 110ST-M02030H,0.6kW,220V, 3000r/min,4A,0.33×10-3kg.m2
35 110ST-M04030H,1.2kW,220V, 3000r/min,5A,0.65×10-3kg.m2
36 110ST-M05030H,1.5kW,220V, 3000r/min,6A,0.82×10-3kg.m2
86
Page 96

附录 A 型号代码参数与进给伺服电机对照表
39 130ST-M04025H,1.0kW,220V,2500r/min,4A,0.85×10-3kg.m2
45 130ST-M05025H,1.3kW,220V, 2500r/min,5A,1.06×10-3kg.m2
46 130ST-M06025H,1.5kW,220V, 2500r/min,6A,1.26×10-3kg.m2
47 130ST-M07720H,1.6kW,220V, 2000r/min,6A,1.58×10-3kg.m2
49 130ST-M10015H,1.5kW,220V, 1500r/min,6A,2.14×10-3kg.m2
50 130ST-M10025H,2.6kW,220V, 2500r/min,10A,2.14×10-3kg.m2 ※
51 130ST-M15015H,2.3kW, 220V, 1500r/min,9.5A,3.24×10-3kg.m2 ※
60 150ST-M27020H,5.5kW,220V, 2000r/min,20.5A
65 80SJT-M024C, 0.5kW, 220V,2000r/min,3A,0.83×10-4kg.m2
66 80SJT-M024E,0.66kW, 220V, 3000r/min, 5A,1.23×10-4kg.m2
67 80SJT-M032C,0.75kW, 220V, 2000r/min,4.8A,0.83×10-4kg.m2
68 80SJT-M032E,1.0kW, 220V, 3000r/min,6.5A,1.23×10-3kg.m2
76 110SJT-M040E(A2),1.2kW,220V,3000r/min,5A,0.68×10-3kg.m2
77 110SJT-M060E(A2),1.8kW,220V,3000r/min,8A,0.68×10-3kg.m2
78
79
81
110SJT-M040D(A2),1.0kW,220V, 2500r/min,4.5A,0.68×10
110SJT-M060D(A2),1.5kW,220V, 2500r/min,7A,0.95×10
130SJT-M150D(A),3.9kW,220V, 2500r/min,14.5A,3.6×10
-3
kg·m2
-3
kg·m2
-3
kg·m2
82 130SJT-M040D(A) , 1.0kW,220V, 2500r/min,4A,1.19×10-3kg.m2
83 130SJT-M060D(A) , 1.5kW,220V, 2500r/min,6A,1.95×10-3kg.m2
85 130SJT-M040D(A2), 1.0kW,220V, 2500r/min,4A,1.19×10-3kg.m2
86 130SJT-M050D(A2), 1.3kW,220V, 2500r/min,5A,1.19×10-3kg.m2
87 130SJT-M060D(A2), 1.5kW,220V, 2500r/min,6A,1.95×10-3kg.m2
88 130SJT-M075D(A2), 1.88kW,220V, 2500r/min,7.5A,1.95×10-3kg.m2
89 130SJT-M100D(A2), 2.5kW,220V, 2500r/min,10A,2.42×10-3kg.m2
90 130SJT-M100B(A2),1.5kW,220V, 1500r/min,6A,2.42×10-3kg.m2
91 130SJT-M150B(A2),2.3kW,220V, 1500r/min,8.5A,3.1×10-3kg.m2
※
※
92
93
94
95
96
97
98
130SJT-M150D(A2),3.9kW,220V, 2500r/min,14.5A,3.6×10-3 kg·m2 ※
175SJT-M180B(A2),2.8kw,220V, 1500r/min,15A,7.1×10-3kg.m2 ※
175SJT-M180D(A2),3.8kw,220V, 2500r/min,18A,7.1×10-3kg.m2 ※
175SJT-M220B(A2),3.5kw,220V, 1500r/min,19A,9.9×10-3kg.m2 ※
175SJT-M220D(A2),4.5kw,220V, 2500r/min,22A,9.9×10-3kg.m2 ※
175SJT-M300B(A2),3.8kw,220V, 1500r/min,20A,12.3×10-3kg.m2 ※
175SJT-M300D(A2),6kw,220V, 2500r/min,30A,12.3×10-3kg.m2 ※
87
Page 97

DA98B、DA01B 交流伺服驱动单元 使用手册
附录 B 外围设备的选择
B.1 断路器及接触器(必需设备)
在输入电源和交流伺服驱动单元之间必须安装断路器和交流接触器,断路器、接触器不仅是作为驱
动单元的电源开关,同时还对电源起保护作用。
断路器是一种可以自动切断故障线路的保护开关,具有电路过载、短路、欠压保护功能。驱动单元
本身有 150%,30min 的过载能力,为了充分发挥驱动单元的过载能力。这里推荐用户选择配电保护型
断路器。
安装交流接触器,通过电气保护电路控制驱动装置的电源接通和关断,可以在系统故障时,迅速切断驱
动装置的电源,有效保证了故障进一步的扩大。
用户可以参照下表技术数据自行配置:
驱动单元适配
电机功率
电机电流
断路器电流型号
接触器电流型号
1.0KW~1.3KW 1.5KW~1.88KW 2.3KW~2.5KW 3.9KW
4A~5A 6A~7.5A 8.5A~10A 14.5A
10A 13A 16A 20A
6A 9A 12A 16A
B.2 三相交流滤波器(推荐设备)
三相交流滤波器是一种无源低通滤波器,滤波频段在 10kHz~30MHz 之间,用来抑制驱动单元电
源端发出的高频噪声干扰。一般情况可以不安装,当驱动单元产生的高频噪声干扰影响到用户使用环境
中其它设备的正常工作时,建议安装。
用户可以参照下表技术数据自行配置:
驱动单元适配电机功率(kW)
三相交流滤波器额定电流(A)
三相交流滤波器额定电压(V)
三相交流滤波器漏电流(mA)
1.0 1.3~1.5 2.3 2.5~3.9
5 8 10 16
380
≤0.5 ≤0.5 ≤0.5 ≤0.5
滤波器的安装注意事项:
¾ 滤波器金属壳与电气柜箱体必须保证良好面接触,并将接地线接好;
¾ 滤波器输入线、输出线必须拉开距离,切忌并行,以免降低滤波器效能;
¾ 滤波器的安装位置应选在设备电源入口处,并尽量缩短滤波器的输入线在机箱内的长度,以降
低辐射干扰。
88
Page 98

附录 B 外围设备的选择
B.3 隔离变压器(必需设备)
使用隔离变压器给伺服单元供电,可以减少伺服单元受电源、电磁场干扰的可能性。隔离变压器的
选型,应根据驱动装置的额定容量、负荷率及占载率来确定:
伺服电动机功率≥1kW 时必须采用三相隔离变压器供电;单个轴时,以隔离变压器容量≥伺服电
动机功率×80%为宜,用户可在伺服电动机功率的 70%至 100%之间选择隔离变压器容量;两个轴以上
时,以隔离变压器容量≥总伺服电动机功率×70%为宜,用户可在总伺服电动机功率的 60%至 80%之
间选择隔离变压器容量。
表 8-1 隔离变压器规格
型号 容量(kVA) 相数 输入电压(V) 输出电压(V)
BS--120 1.2
BS--200 2.0
3相
BS--300 3.0
380 220
BS--400 4.0
BD--80 0.8
BD--120 1.2
下面是隔离变压器尺寸,单位:mm
单相
图 8-1 BS—120 型外形与安装尺寸图
89
Page 99
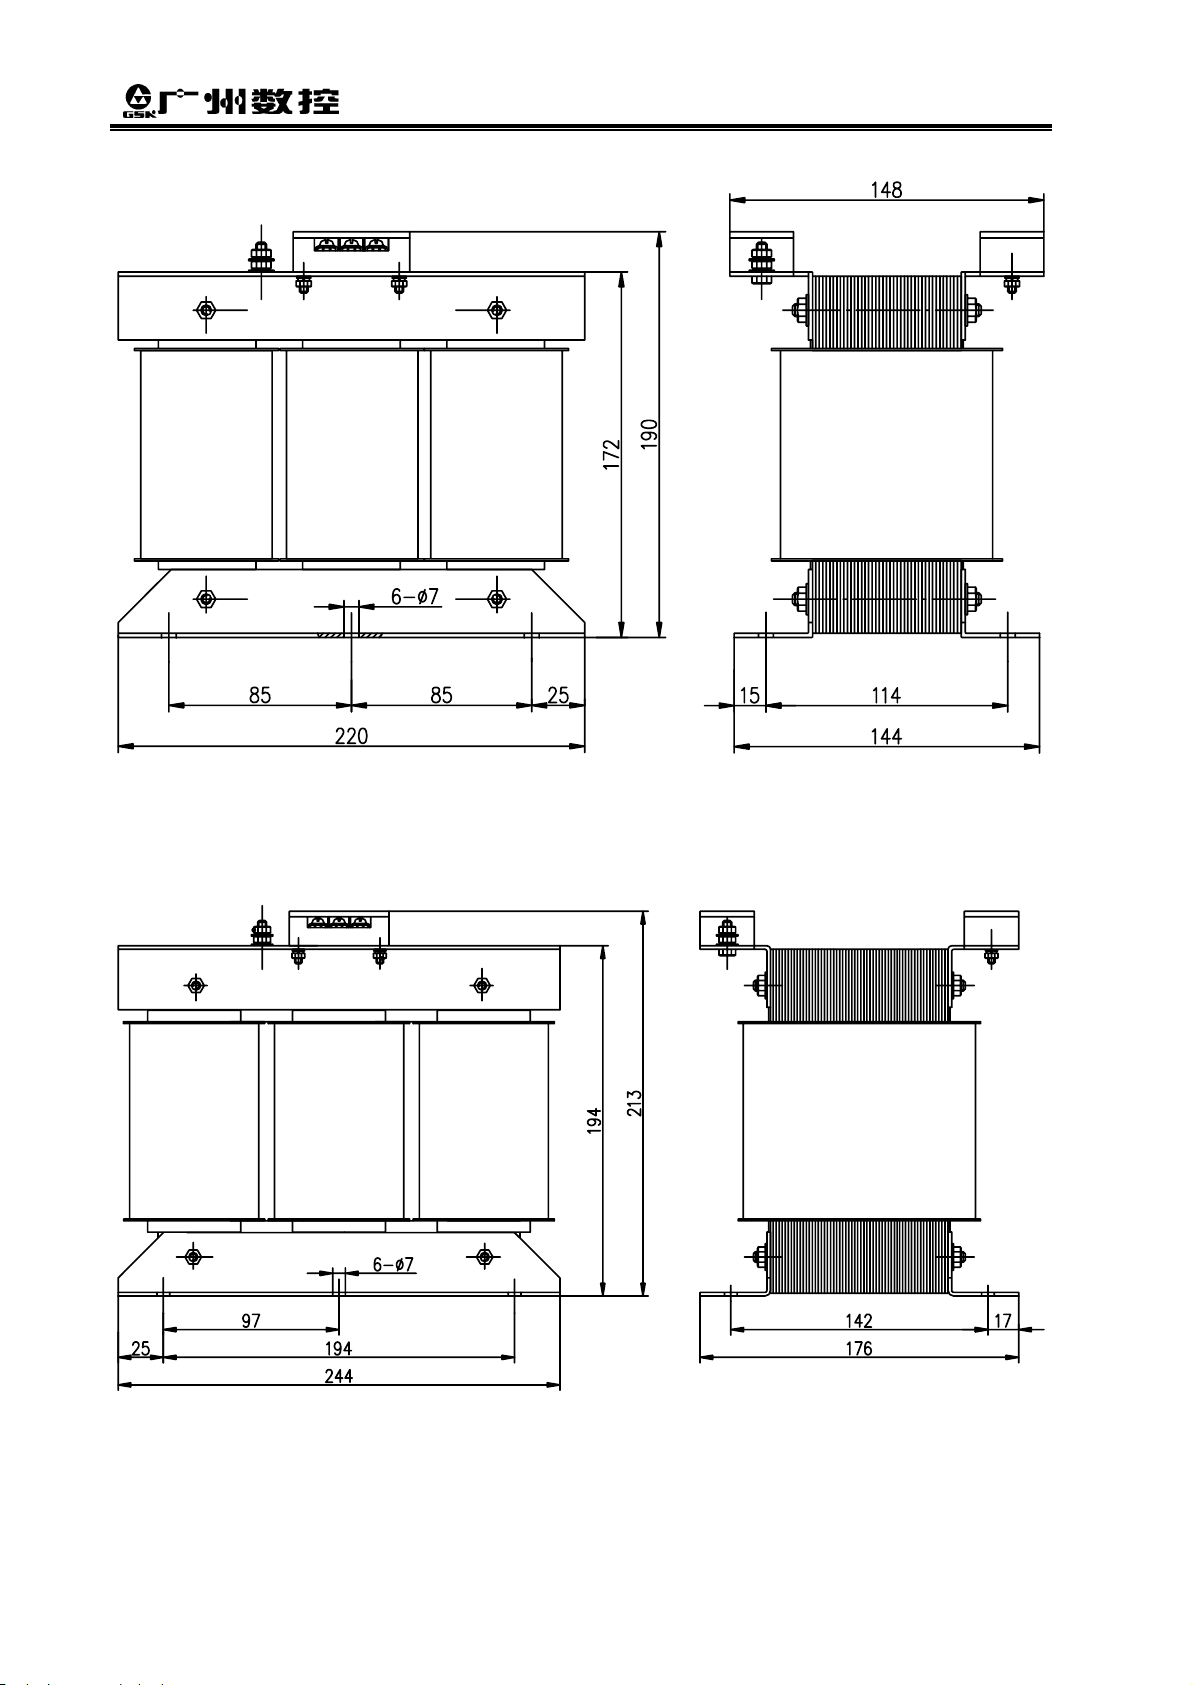
DA98B、DA01B 交流伺服驱动单元 使用手册
图 8-2 BS—200 型外形与安装尺寸图
90
图 8-3 BS—300 型外形与安装尺寸图
Page 100

附录 B 外围设备的选择
图 8-4 BS—400 型外形与安装尺寸图
图 8-5 BD—80 型外形与安装尺寸图
91
 Loading...