

Page 1
TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Benutzerhandbuch
User Manual
Seite 2 - 94
Page 95 - 187
D
GB
_Zusätzliche Sicherheitshinweise
_Installation
_Inbetriebnahme
_Konfiguration / Parametrierung
_Fehlerursachen und Abhilfen
_Additional safety instructions
_Installation
_Commissioning
_Configuration / Parameterization
_Cause of faults and remedies
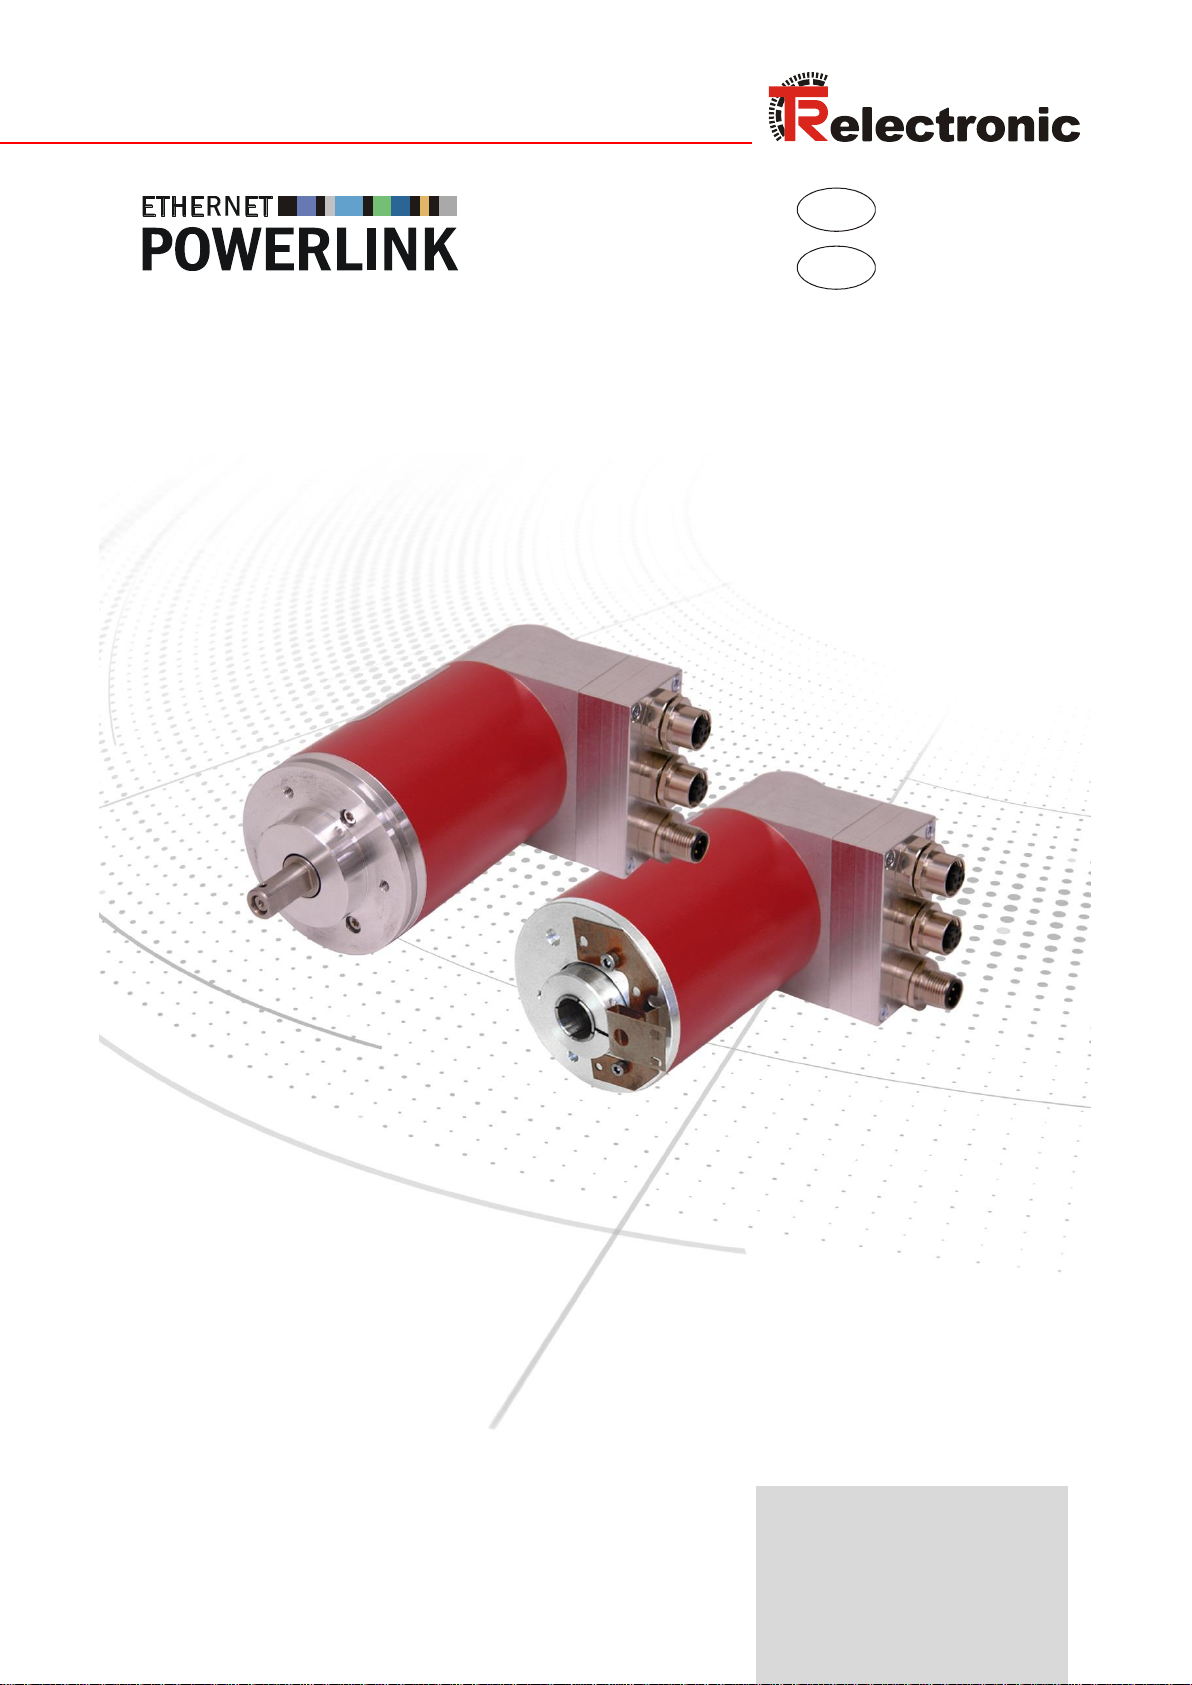
CES-65
COS-65
Absolute Encoder C__-65
CEV-65
COV-65
5617
Page 2
Urheberrechtsschutz
Dieses Handbuch, einschließlich den darin enthaltenen Abbildungen, ist
urheberrechtlich geschützt. Drittanwendungen dieses Handbuchs, welche von den
urheberrechtlichen Bestimmungen abweichen, sind verboten. Die Reproduktion,
Übersetzung sowie die elektronische und fotografische Archivierung und
Veränderung bedarf der schriftlichen Genehmigung durch den Hersteller.
Zuwiderhandlungen verpflichten zu Schadenersatz.
Änderungsvorbehalt
Jegliche Änderungen, die dem technischen Fortschritt dienen, vorbehalten.
Dokumenteninformation
Ausgabe-/Rev.-Datum: 06/26/2017
Dokument-/Rev.-Nr.: TR - ECE - BA - DGB - 0071 - 05
Dateiname: TR-ECE-BA-DGB-0071-05.docx
Verfasser: MÜJ
Schreibweisen
Kursive oder fette Schreibweise steht für den Titel eines Dokuments oder wird zur
Hervorhebung benutzt.
Courier-Schrift zeigt Text an, der auf dem Display bzw. Bildschirm sichtbar ist und
Menüauswahlen von Software.
< > weist auf Tasten der Tastatur Ihres Computers hin (wie etwa <RETURN>).
Marken
Genannte Produkte, Namen und Logos dienen ausschließlich Informationszwecken
und können Warenzeichen ihrer jeweiligen Eigentümer sein, ohne dass eine
besondere Kennzeichnung erfolgt.
TR-Electronic GmbH
D-78647 Trossingen
Eglishalde 6
Tel.: (0049) 07425/228-0
Fax: (0049) 07425/228-33
E-mail: [email protected]
www.tr-electronic.de
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 2 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 3
Inhaltsverzeichnis
Inhaltsverzeichnis .............................................................................................................................. 3
Änderungs-Index ................................................................................................................................ 6
1 Allgemeines ..................................................................................................................................... 7
1.1 Geltungsbereich ...................................................................................................................... 7
1.2 Referenzen ............................................................................................................................. 8
1.3 Verwendete Abkürzungen / Begriffe ....................................................................................... 9
2 Zusätzliche Sicherheitshinweise ................................................................................................... 12
2.1 Symbol- und Hinweis-Definition .............................................................................................. 12
2.2 Ergänzende Hinweise zur bestimmungsgemäßen Verwendung ............................................ 12
2.3 Organisatorische Maßnahmen ............................................................................................... 13
3 POWERLINK Informationen............................................................................................................ 14
3.1 POWERLINK-Funktionsprinzip ............................................................................................... 14
3.1.1 Allgemeines............................................................................................................. 14
3.1.2 Slot Communication Network Management ........................................................... 15
3.1.3 POWERLINK – Zyklus, Zeitscheibenverfahren ...................................................... 16
3.1.4 MAC Adressierung .................................................................................................. 17
3.2 Protokoll .................................................................................................................................. 18
3.3 Geräteprofil ............................................................................................................................. 19
3.4 Referenz-Modell...................................................................................................................... 20
3.5 Objektverzeichnis ................................................................................................................... 21
3.6 Prozess- und Service-Daten-Objekte ..................................................................................... 21
3.7 Übertragung von SDO Nachrichten ........................................................................................ 22
3.8 Abort SDO Transfer Protokoll ................................................................................................. 23
3.9 PDO-Mapping ......................................................................................................................... 23
3.10 NMT State Machine .............................................................................................................. 24
3.10.1 NMT CN State Machine ........................................................................................ 26
3.10.1.1 NMT_CS_NOT_ACTIVE ...................................................................................................... 27
3.10.1.2 NMT_CS_PRE_OPERATIONAL_1 ...................................................................................... 27
3.10.1.3 NMT_CS_PRE_OPERATIONAL_2 ...................................................................................... 27
3.10.1.4 NMT_CS_READY_TO_OPERATE ...................................................................................... 28
3.10.1.5 NMT_CS_OPERATIONAL ................................................................................................... 28
3.10.1.6 NMT_CS_STOPPED ........................................................................................................... 29
3.10.1.7 NMT_CS_BASIC_ETHERNET ............................................................................................. 29
3.10.1.8 Zustände und Kommunikations-Objekt Beziehung ............................................................... 30
3.11 Weitere Informationen .......................................................................................................... 31
4 Installation / Inbetriebnahmevorbereitung.................................................................................... 32
4.1 Netzwerktopologie .................................................................................................................. 33
4.1.1 Hubs ........................................................................................................................ 33
4.1.2 Jitter ........................................................................................................................ 33
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 3 of 187
Page 4
Inhaltsverzeichnis
4.2 Anschluss ................................................................................................................................ 34
4.3 EPL Node-ID ........................................................................................................................... 35
4.4 Einschalten der Versorgungsspannung .................................................................................. 36
5 Inbetriebnahme ................................................................................................................................ 38
5.1 Gerätebeschreibungsdatei ...................................................................................................... 38
5.2 Bus-Statusanzeige .................................................................................................................. 38
5.2.1 Anzeigezustände und Blinkfrequenz ...................................................................... 38
5.2.2 Error LED ................................................................................................................ 39
5.2.3 Status LED .............................................................................................................. 39
5.2.4 Link / Data Activity LED, IN/OUT ........................................................................... 39
5.3 Netzwerkkonfiguration ............................................................................................................ 40
5.3.1 MAC-Adresse .......................................................................................................... 40
5.3.2 IP-Adresse .............................................................................................................. 40
5.3.3 Subnetzmaske ........................................................................................................ 40
5.3.4 Zusammenhang IP-Adresse und Default-Subnetzmaske ...................................... 41
5.3.5 IP-Adressierung ...................................................................................................... 42
5.3.6 Hostname ................................................................................................................ 43
6 Kommunikationsspezifische Standard-Objekte (CiA DS-301) .................................................... 44
6.1 Objekt 1000h: NMT_DeviceType_U32 ................................................................................... 45
6.2 Objekt 1001h: ERR_ErrorRegister_U8 ................................................................................... 46
6.3 Objekt 1006h: NMT_CycleLen_U32 ....................................................................................... 46
6.4 Objekt 100Ah: NMT_ManufactSwVers_VS ............................................................................ 47
6.5 Objekt 1018h: NMT_IdentityObject_REC ............................................................................... 47
6.6 Objekt 1020h: CFM_VerifyConfiguration_REC ...................................................................... 49
6.7 Objekt 1030h: NMT_InterfaceGroup_0h_REC ....................................................................... 51
6.8 Objekt 1300h: SDO_SequLayerTimeout_U32 ....................................................................... 54
6.9 Objekt 1800h: PDO_TxCommParam_0h_REC ...................................................................... 54
6.10 Objekt 1A00h: PDO_TxMappParam_0h_AU64 ................................................................... 56
6.11 Objekt 1C0Ah: DLL_CNCollision_REC ................................................................................ 57
6.12 Objekt 1C0Bh: DLL_CNLossSoC_REC ............................................................................... 58
6.13 Objekt 1C0Fh: DLL_CNCRCError_REC .............................................................................. 60
6.14 Objekt 1C14h: DLL_CNLossOfSocTolerance_U32.............................................................. 61
6.15 Objekt 1E40h: NWL_IpAddrTable_0h_REC ......................................................................... 62
6.16 Objekt 1E4Ah: NWL_IpGroup_REC ..................................................................................... 64
6.17 Objekt 1F82h: NMT_FeatureFlags_U32 .............................................................................. 65
6.18 Objekt 1F83h: NMT_EPLVersion_U8 ................................................................................... 66
6.19 Objekt 1F8Ch: NMT_CurrNMTState_U8 .............................................................................. 66
6.20 Objekt 1F93h: NMT_EPLNodeID_REC ................................................................................ 67
6.21 Objekt 1F98h: NMT_CycleTiming_REC ............................................................................... 68
6.22 Objekt 1F99h: NMT_CNBasicEthernetTimeout_U32 ........................................................... 71
6.23 Objekt 1F9Ah: NMT_HostName_VSTR ............................................................................... 72
6.24 Objekt 1F9Eh: NMT_ResetCmd_U8 .................................................................................... 72
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 4 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 5
7 Hersteller- und Profil-spezifische Objekte (CiA DS-406) ............................................................. 73
7.1 Skalierungsparameter ............................................................................................................. 74
7.1.1 Objekt 2002h: Messlänge in Schritten .................................................................... 75
7.1.2 Objekt 2000-2001h: Umdrehungen, Zähler/Nenner ............................................... 76
7.2 Objekt 2003h: Presetwert ....................................................................................................... 79
7.3 Objekt 2004h: Set_Preset ....................................................................................................... 80
7.4 Objekt 2005h: Betriebsparameter ........................................................................................... 80
7.5 Objekt 2006h: Parameter übernehmen .................................................................................. 80
7.6 Objekt 2007h: Positionswert ................................................................................................... 81
7.7 Objekt 3100h: Mapping ........................................................................................................... 82
8 Fehlerbehandlung ........................................................................................................................... 83
8.1 Mögliche Fehlerquellen und Fehlersymptome ........................................................................ 83
8.2 Fehlererfassung ...................................................................................................................... 85
8.2.1 Threshold Counter .................................................................................................. 85
8.2.2 Cumulative Counter ................................................................................................ 85
8.3 Unterstützte Fehlermeldungen ............................................................................................... 86
8.3.1 Übertragungs- / CRC-Fehler ................................................................................... 86
8.3.2 Loss of SoC............................................................................................................. 87
8.3.3 Rx MAC Buffer Overflow / Tx MAC Buffer Underrun .............................................. 88
8.3.4 Kollisionen ............................................................................................................... 89
9 Fehlerursachen und Abhilfen ......................................................................................................... 90
9.1 Optische Anzeigen .................................................................................................................. 90
9.2 SDO Abort Codes ................................................................................................................... 91
9.3 Error Codes ............................................................................................................................. 92
9.4 Error Register, Objekt 0x1001 ................................................................................................ 93
9.5 Sonstige Störungen ................................................................................................................ 93
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 5 of 187
Page 6
Änderungs-Index
Änderungs-Index
Änderung
Datum
Index
Erstausgabe
15.08.08
00
- Unterstützung von SDO Kommunikation über EPL ASnd Frames
- Objekte 1C14 und 2007 hinzugefügt, Objekt 6008 entfernt
- 64 Bit Parameter aufgeteilt in 2x 32 Bit Parameter
19.12.08
01
Neues Design
10.11.14
02
Verweis auf Support-DVD entfernt
02.02.16
03
Anpassung an die xdd-Datei TR-ECE-ID-MUL-0032-01
09.02.17
04
Technische Daten entfernt
26.06.17
05
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 6 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 7
1 Allgemeines
Das vorliegende Benutzerhandbuch beinhaltet folgende Themen:
Ergänzende Sicherheitshinweise zu den bereits in der Montageanleitung
definierten grundlegenden Sicherheitshinweisen
Installation
Inbetriebnahme
Konfiguration / Parametrierung
Fehlerursachen und Abhilfen
Da die Dokumentation modular aufgebaut ist, stellt dieses Benutzerhandbuch eine
Ergänzung zu anderen Dokumentationen wie z.B. Produktdatenblätter,
Maßzeichnungen, Prospekte und der Montageanleitung etc. dar.
Das Benutzerhandbuch kann kundenspezifisch im Lieferumfang enthalten sein, oder
kann auch separat angefordert werden.
1.1 Geltungsbereich
Dieses Benutzerhandbuch gilt ausschließlich für folgende Mess-System-Baureihen mit
POWERLINK V2.0 Schnittstelle:
CEV-65
CES-65
COV-65
COS-65
Die Produkte sind durch aufgeklebte Typenschilder gekennzeichnet und sind
Bestandteil einer Anlage.
Es gelten somit zusammen folgende Dokumentationen:
siehe Kapitel „Mitgeltende Dokumente“ in der Montageanleitung
www.tr-electronic.de/f/TR-ECE-BA-DGB-0046.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 7 of 187
Page 8
Allgemeines
1.
EN 50325-4 Industrielle-Kommunikations-Systeme, basierend auf
ISO 11898 (CAN) für Controller-Device Interfaces.
Teil 4: CANopen
2.
CiA DS-301 CANopen Kommunikationsprofil auf CAL basierend
3.
CiA DS-406 CANopen Profil für Encoder
4.
IEC/PAS 62408 Real-time Ethernet Powerlink (EPL);
International Electrotechnical Commission
5.
IEC 61158-300 Digital data communications for measurement and control
- Fieldbus for use in industrial control systems
- Part 300: Data Link Layer service definition
6.
IEC 61158-400 Digital data communications for measurement and control
- Fieldbus for use in industrial control systems
- Part 400: Data Link Layer protocol specification
7.
IEC 61158-500 Digital data communications for measurement and control
- Fieldbus for use in industrial control systems
- Part 500: Application Layer service definition
8.
IEC 61158-600 Digital data communications for measurement and control
- Fieldbus for use in industrial control systems
- Part 600: Application Layer protocol specification
9.
IEC 61784-2 Digital data communications for measurement and control
- Additional profiles for ISO/IEC 8802-3 based
communication networks in real-time applications
10.
ISO/IEC 8802-3 Carrier Sense Multiple Access with Collision Detection
(CSMA/CD) Access Method and Physical Layer Specifications
11.
ISO 15745-4 AMD 2 Industrial automation systems and integration
- Open systems application integration framework
- Part 4: Reference description for Ethernet-based control systems;
Amendment 2:
Profiles for Modbus TCP, EtherCAT and ETHERNET Powerlink
12.
IEEE 1588-2002 IEEE Standard for a Precision Clock Synchronization
Protocol for Networked Measurement and Control Systems
13.
RFC768 Definiert das User Datagram Protocol (UDP)
14.
RFC791 Definiert das Internet Protocol (IP)
15.
RFC1213 Definiert u.a. die IP Group und Interface Group
1.2 Referenzen
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 8 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 9
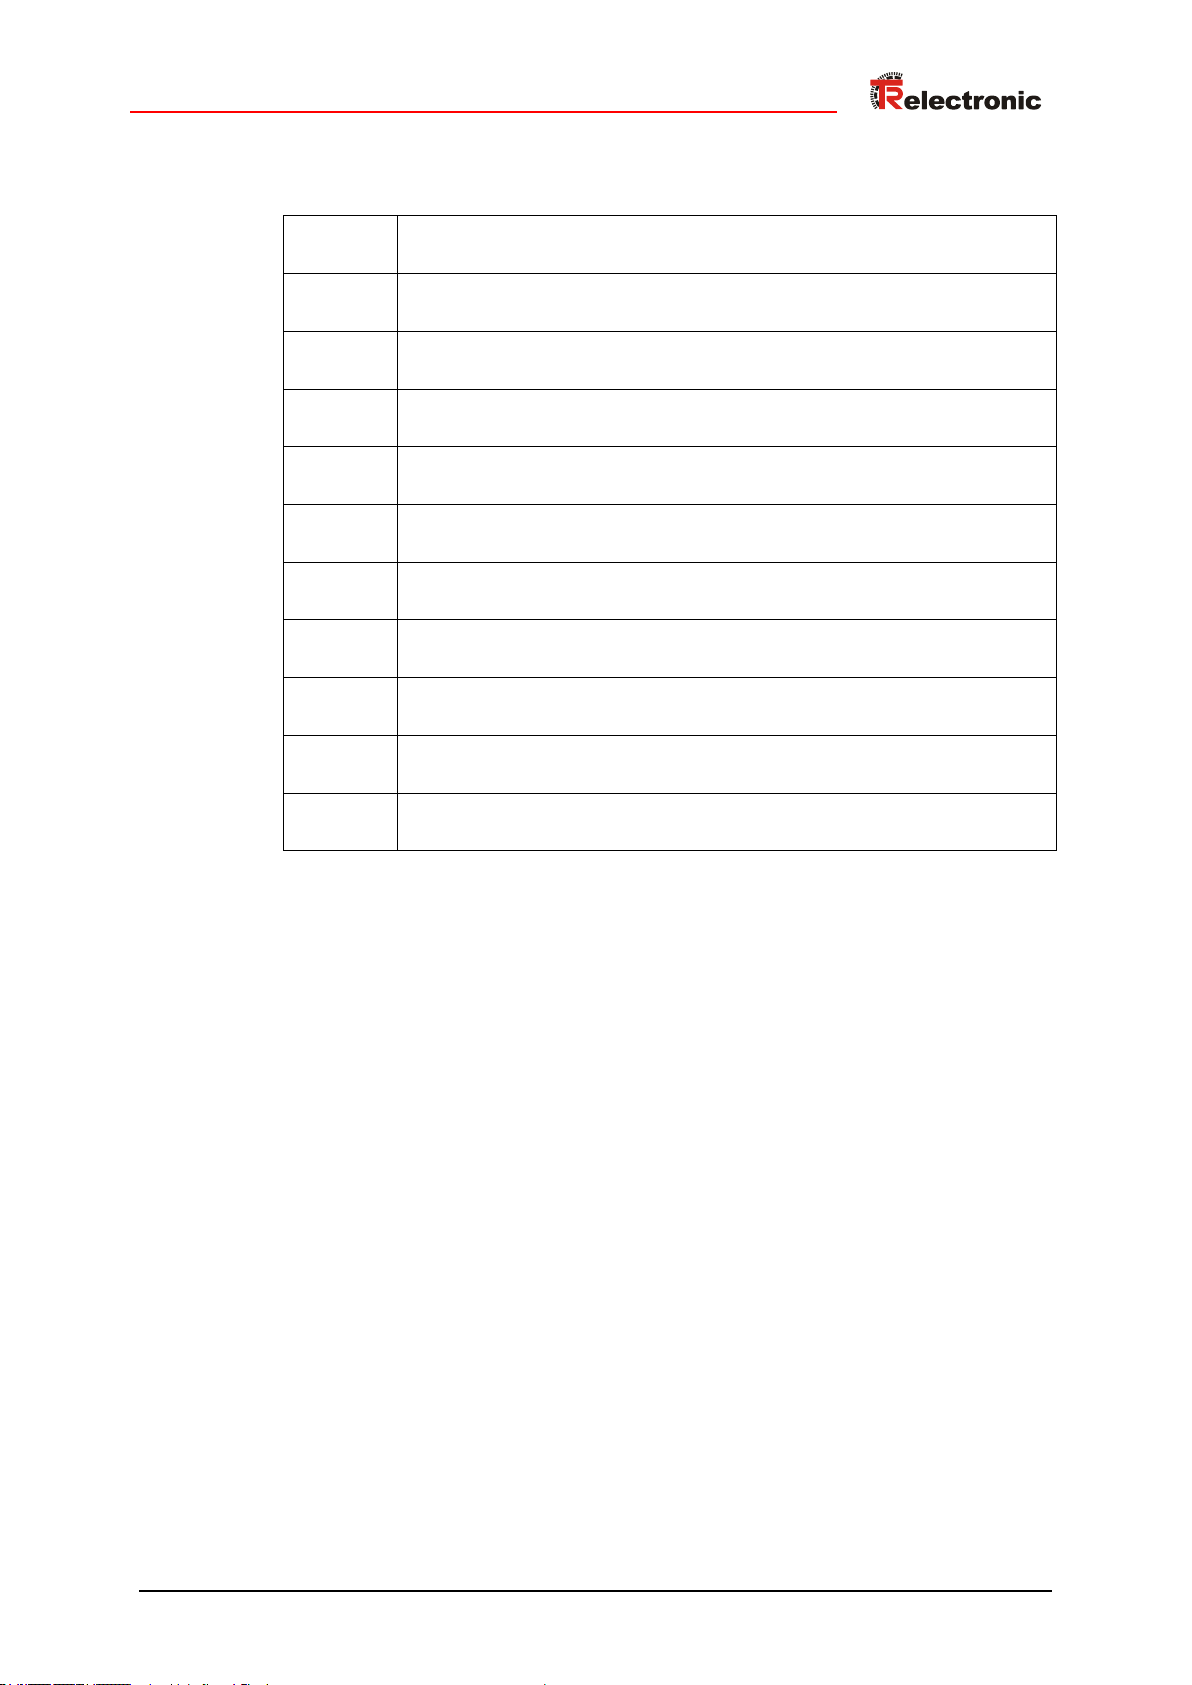
CEV
Absolut-Encoder mit optischer Abtastung ≤ 15 Bit Auflösung,
Ausführung mit Vollwelle
COV
Absolut-Encoder mit optischer Abtastung > 15 Bit Auflösung,
Ausführung mit Vollwelle
CES
Absolut-Encoder mit optischer Abtastung ≤ 15 Bit Auflösung,
Ausführung mit Sackloch
COS
Absolut-Encoder mit optischer Abtastung > 15 Bit Auflösung,
Ausführung mit Sackloch
EG
Europäische Gemeinschaft
EMV
Elektro-Magnetische-Verträglichkeit
ESD
Elektrostatische Entladung (Electro Static Discharge)
IEC
Internationale Elektrotechnische Kommission
ISO
International Standard Organisation
PAS
Publicly Available Specification
VDE
Verein Deutscher Elektrotechniker
1.3 Verwendete Abkürzungen / Begriffe
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 9 of 187
Page 10
Allgemeines
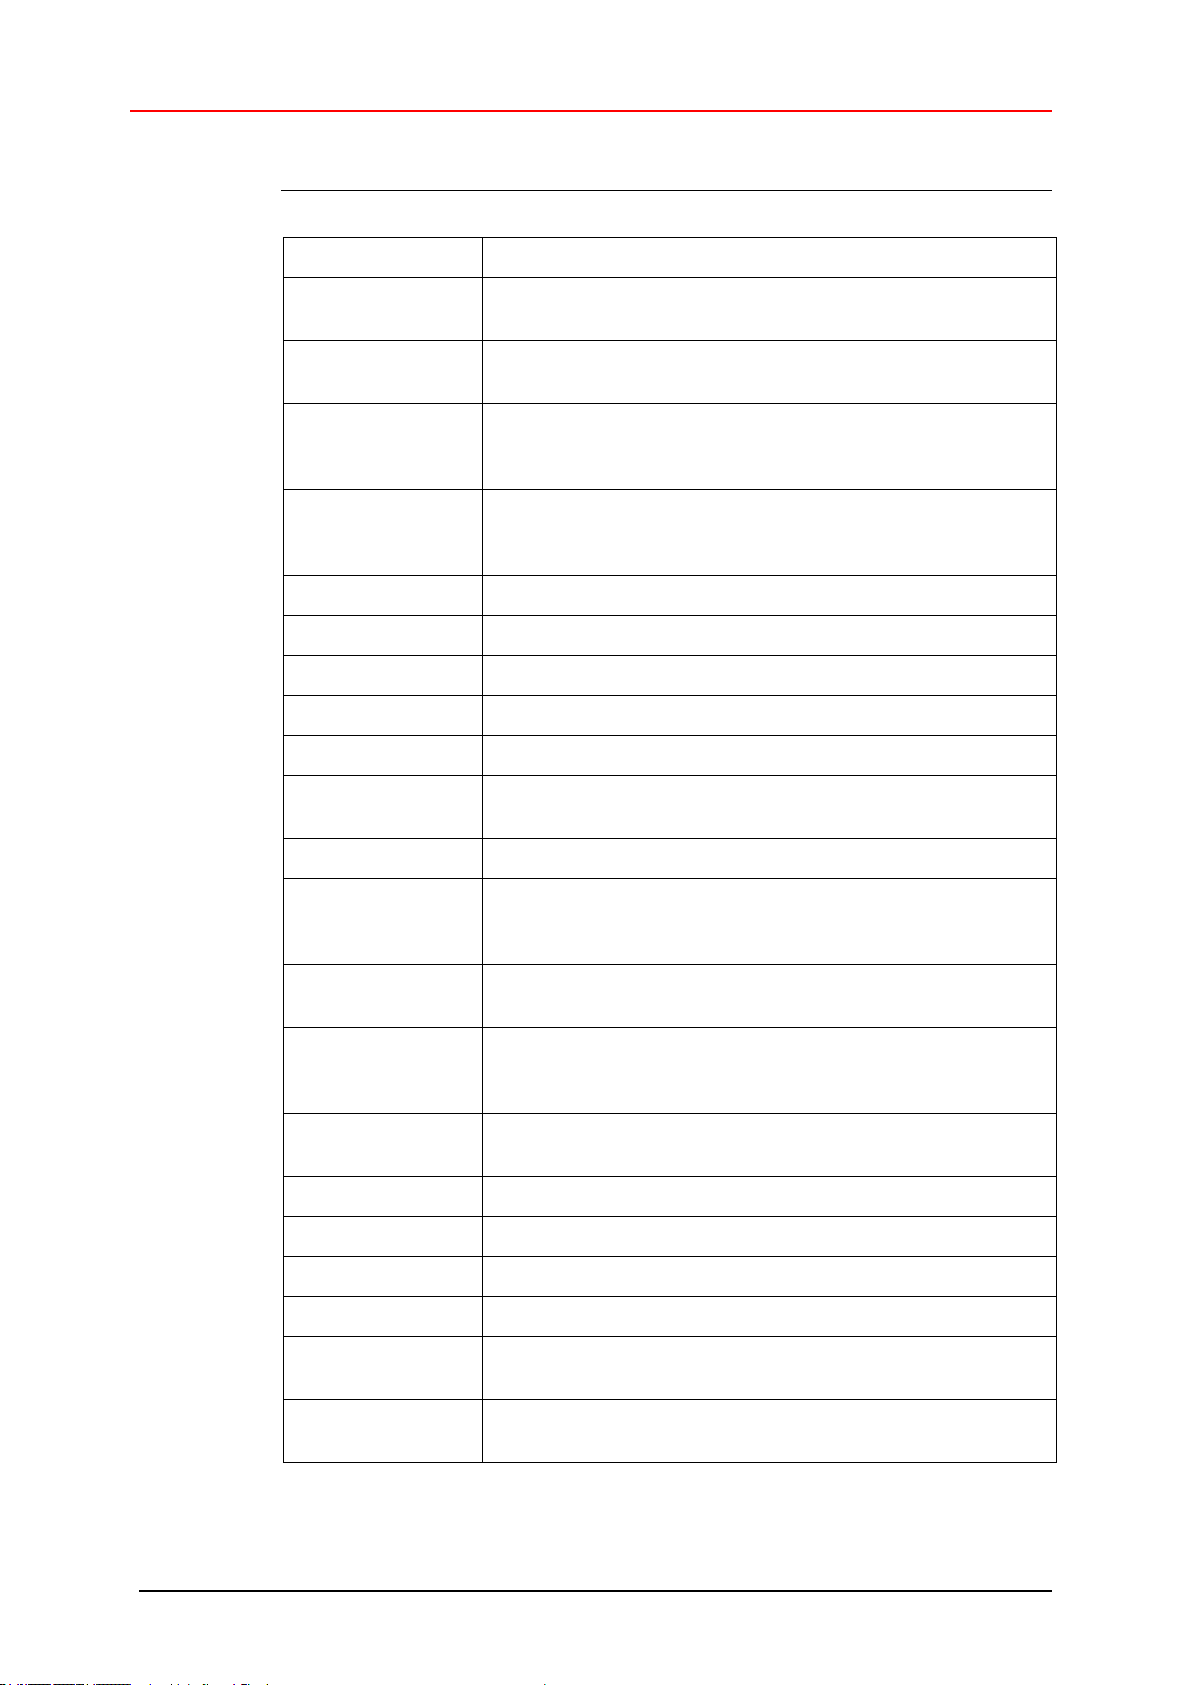
ASnd
Asynchronous Send (EPL Frame Typ)
Broadcast
Mehrpunktverbindung, die Nachricht wird an alle Teilnehmer
im Netzwerk gesendet.
CAN
Controller Area Network. Datenstrecken-Schicht-Protokoll für
serielle Kommunikation, beschrieben in der ISO 11898.
CiA
CAN in Automation. Internationale Anwender- und Herstellervereinigung e.V.: gemeinnützige Vereinigung für das Controller
Area Network (CAN).
CN
Controlled Node: Knoten im EPL Netzwerk, ohne die Fähigkeit
das „Slot Communication Network Management“ zu steuern
(Slave).
CSMA/CD
Carrier Sense Multiple Access with Collision Detection
DNS
Domain Name System, Namensauflösung in eine IP-Adresse
EDS
Electronic-Data-Sheet (elektronisches Datenblatt)
EPL
Ethernet PowerLink
EPSG
ETHERNET Powerlink Standardization Group
Hub
Ein Hub verbindet unterschiedliche Netzwerksegmente
miteinander, z.B. in einem Ethernet-Netzwerk.
IAONA
Industrial Automation Open Networking Alliance
MN
Managing Node: Knoten im EPL Netzwerk, mit der Fähigkeit
das „Slot Communication Network Management“ zu steuern
(Master).
Multicast
Mehrpunktverbindung, die Nachricht wird an eine bestimmte
Gruppe von Teilnehmern gesendet.
NMT
Network Management. Eines der Serviceelemente in der Anwendungsschicht im CAN Referenz-Model. Führt die Initialisierung, Konfiguration und Fehlerbehandlung im Busverkehr aus.
PDO
Process Data Object. Objekt für den Datenaustausch zwischen
mehreren Geräten.
PReq
PollRequest (EPL Frame Typ)
PRes
PollResponse (EPL Frame Typ)
RFC
Requests for Comments
RTE
Real-Time Ethernet
SCNM
Slot Communication Network Management: Wird durch den
Managing Node (Master) gesteuert.
SDO
Service Data Object. Punkt-zu-Punkt Kommunikation mit
Zugriff auf die Objekt-Datenliste eines Gerätes.
Bus-spezifisch
…
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 10 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 11
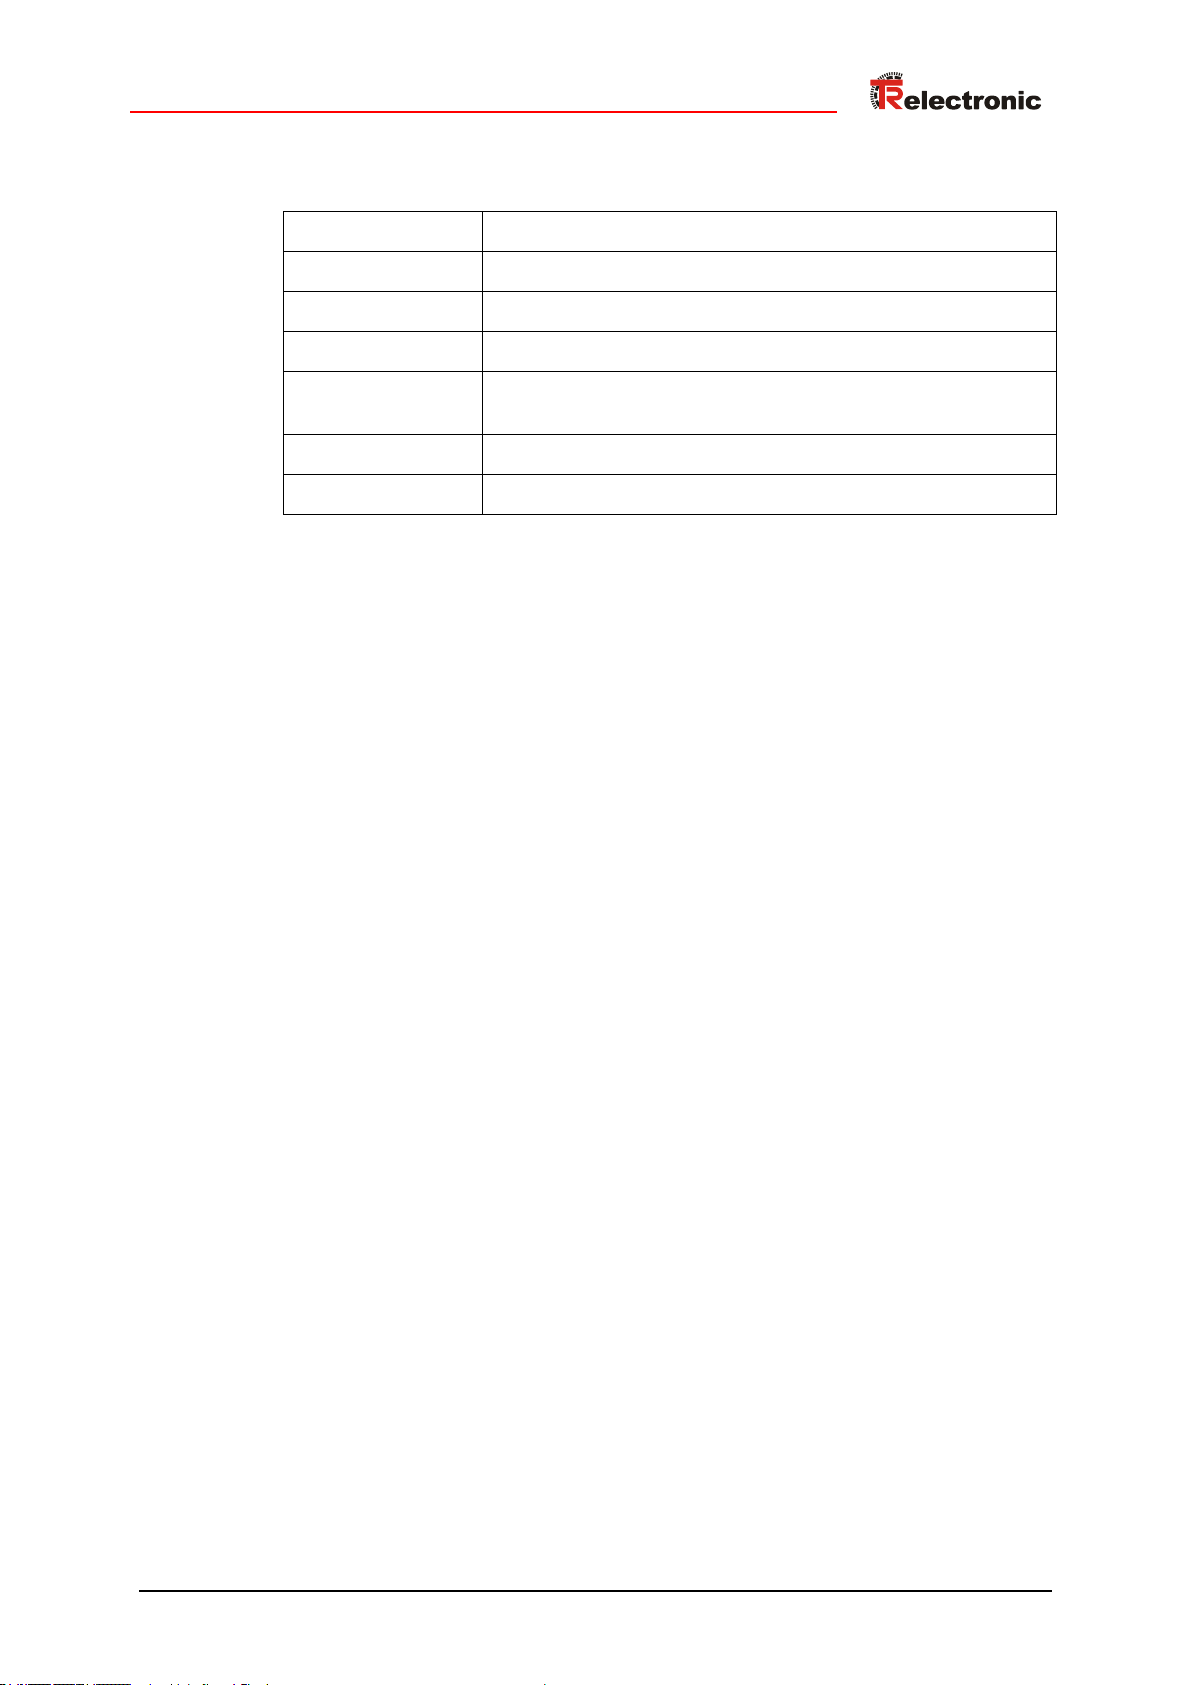
Slot
Zeitscheibe
SoA
Start of Asynchronous (EPL Frame Typ)
SoC
Start of Cyclic (EPL Frame Typ)
UDP
User Datagram Protocol
Unicast
Punkt-zu-Punkt-Verbindung, die Nachricht wird nur an einen
Teilnehmer gesendet.
XDD
XML Gerätebeschreibungsdatei (Device Description File)
XML
Extensible Markup Language
…
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 11 of 187
Page 12
Zusätzliche Sicherheitshinweise
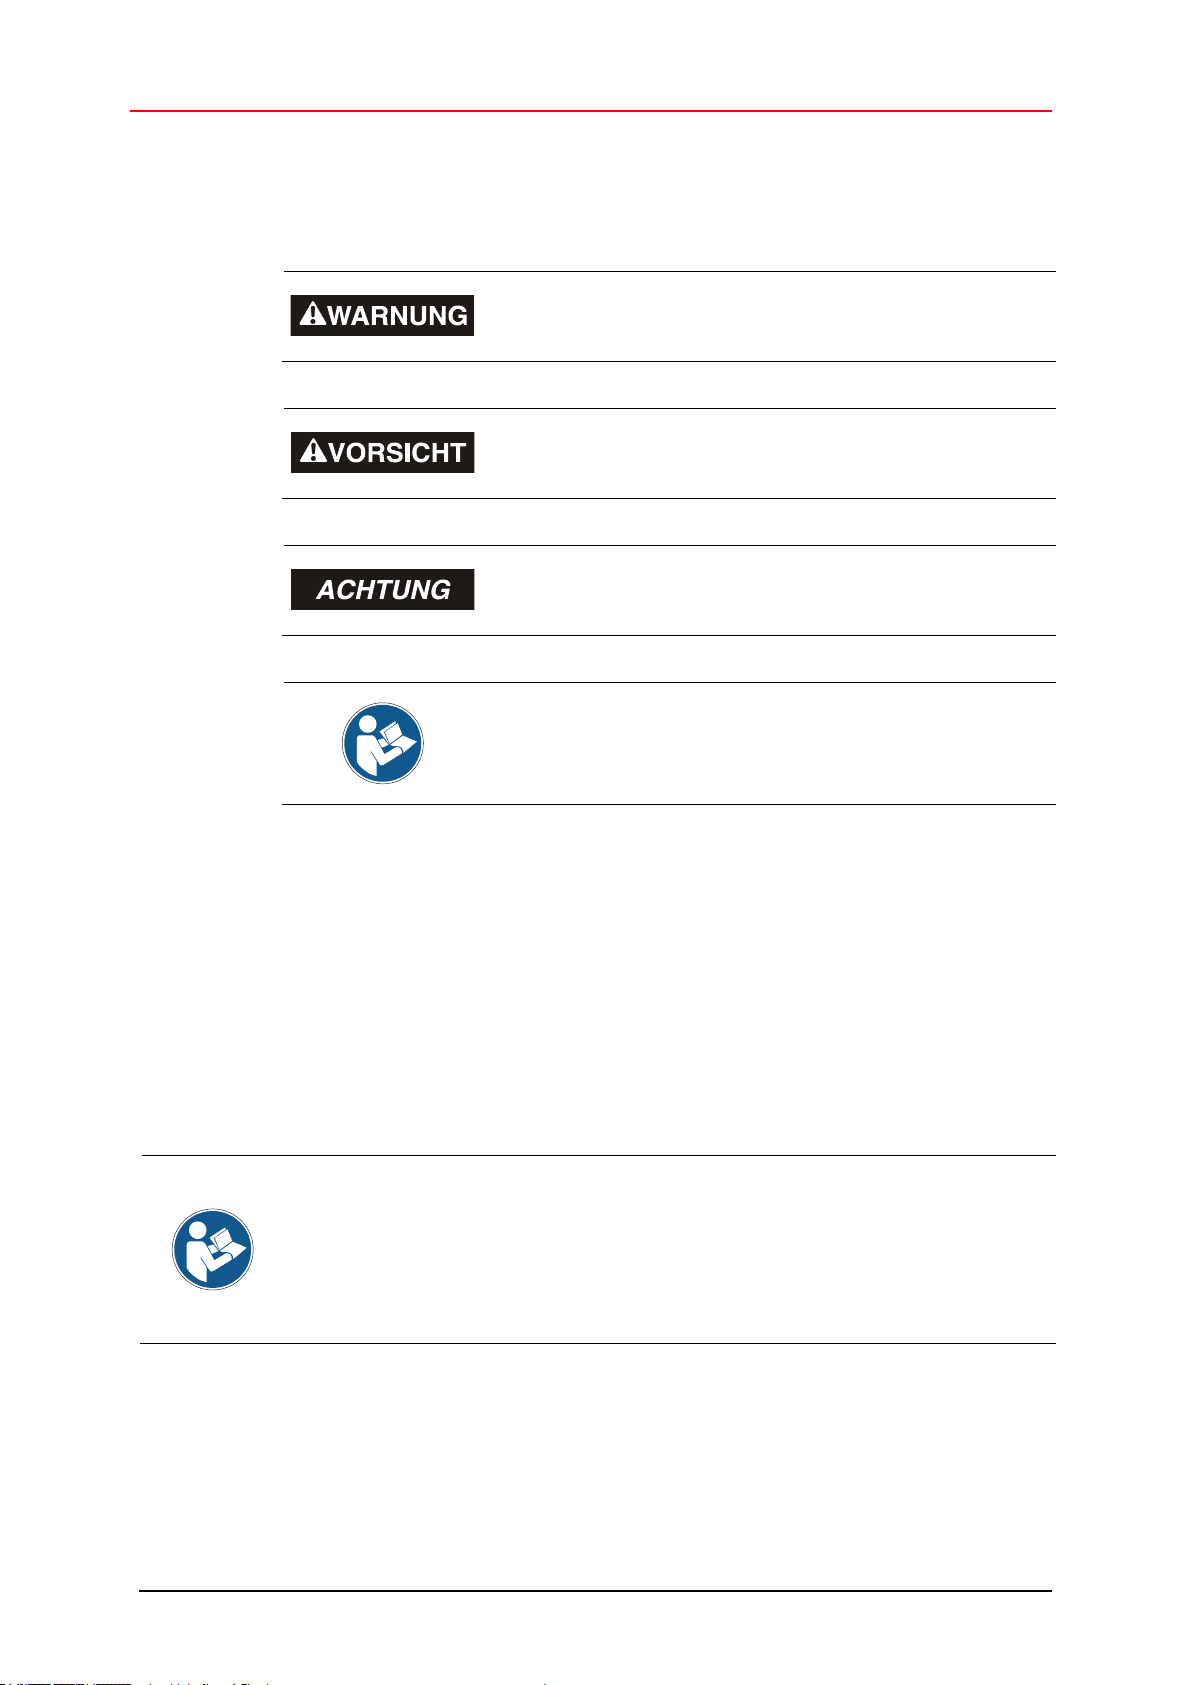
bedeutet, dass Tod oder schwere Körperverletzung eintreten kann, wenn die entsprechenden Vorsichtsmaßnahmen
nicht getroffen werden.
bedeutet, dass eine leichte Körperverletzung eintreten kann,
wenn die entsprechenden Vorsichtsmaßnahmen nicht
getroffen werden.
bedeutet, dass ein Sachschaden eintreten kann, wenn die
entsprechenden Vorsichtsmaßnahmen nicht getroffen
werden.
bezeichnet wichtige Informationen bzw. Merkmale und
Anwendungstipps des verwendeten Produkts.
Zur bestimmungsgemäßen Verwendung gehört auch:
das Beachten aller Hinweise aus diesem Benutzerhandbuch,
das Beachten der Montageanleitung, insbesondere das dort enthaltene
Kapitel "Grundlegende Sicherheitshinweise" muss vor Arbeitsbeginn
gelesen und verstanden worden sein
2 Zusätzliche Sicherheitshinweise
2.1 Symbol- und Hinweis-Definition
2.2 Ergänzende Hinweise zur bestimmungsgemäßen Verwendung
Das Mess-System ist ausgelegt für den Betrieb in 100Base-TX Fast Ethernet
Netzwerken mit max. 100 MBit/s, spezifiziert in ISO/IEC 8802-3. Die Kommunikation
über POWERLINK V2.0 erfolgt gemäß IEC 61158 ff und IEC 61784-2. Das
Geräteprofil entspricht dem „CANopen Device Profile für Encoder CiA DS-406“.
Die technischen Richtlinien zum Aufbau des Fast Ethernet Netzwerks sind für einen
sicheren Betrieb zwingend einzuhalten.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 12 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 13
2.3 Organisatorische Maßnahmen
Dieses Benutzerhandbuch muss ständig am Einsatzort des Mess-Systems
griffbereit aufbewahrt werden.
Das mit Tätigkeiten am Mess-System beauftragte Personal muss vor Arbeits-
beginn
- die Montageanleitung, insbesondere das Kapitel "Grundlegende
Sicherheitshinweise",
- und dieses Benutzerhandbuch, insbesondere das Kapitel "Zusätzliche
Sicherheitshinweise",
gelesen und verstanden haben.
Dies gilt in besonderem Maße für nur gelegentlich, z.B. bei der
Parametrierung des Mess-Systems, tätig werdendes Personal.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 13 of 187
Page 14
POWERLINK Informationen
3 POWERLINK Informationen
POWERLINK V2.0, auch als „CANopen over Ethernet“ bezeichnet, ist eine EchtzeitEthernet-Technologie und ist besonders geeignet für
- die Synchronisation von Antrieben
- Robotik
- Achsensteuerungen
- Prozessautomatisierung
POWERLINK wurde ursprünglich 2001 von der Firma Bernecker + Rainer IndustrieElektronik GmbH (B&R) entwickelt und wird als offener Standard propagiert. Zur
Weiterentwicklung der Technologie wurde die Anwendervereinigung „ETHERNET
Powerlink Standardization Group“ (EPSG) gegründet.
POWERLINK ist eine öffentlich zugängliche Spezifikation, die durch die IEC
(IEC/Pas 62408) im Jahr 2005 veröffentlicht worden ist und ist Teil der ISO 15745-4.
Dieser Teil wurde in den neuen Auflagen der internationalen Feldbusstandards
IEC 61158 (Protokolle und Dienste) und IEC 61784-2 (Kommunikationsprofile)
integriert.
3.1 POWERLINK-Funktionsprinzip
3.1.1 Allgemeines
Ethernet POWERLINK (EPL) ist ein Kommunikationsprofil für Real-Time Ethernet
(RTE). Es erweitert Ethernet, entsprechend dem IEEE 802.3 Standard, mit
Mechanismen für die Datenübertragung mit berechenbarem Zeitverhalten und
genauer Synchronisation. Das Kommunikationsprofil entspricht den
Timinganforderungen typisch für die High-Performance Automation und MotionApplikationen. Die Grundprinzipien des Fast-Ethernet-Standards IEEE 802.3 werden
beibehalten und um Real-Time Ethernet erweitert. Es ist daher möglich, weiterhin die
bei Standard Ethernet eingesetzten Infrastrukturkomponenten oder Test- und
Messeinrichtungen wie z.B. Netzwerkanalysatoren zu nutzen.
Hauptmerkmale
● Einfache Installation und Nutzung durch Ingenieure aus der Automatisierung,
ohne spezielles Netzwerk- oder Protokoll-Know-How
● bis zu 240 Real-Time Knoten in einem Netzwerksegment
● deterministische Kommunikation garantiert
– IAONA Real-Time Klasse 4, höchste Performance
– minimale Zykluszeit von ≤ 200 µs
– minimaler Jitter von < 1 µs, für präzise Synchronisation der vernetzten Knoten
● Direkte Peer-To-Peer Kommunikation aller Knoten, Publish/Subscribe
● „Hot Plugging“ Funktionalität
● Nahtlose Integration in andere Netzwerke über Routing
● Normkonformität zu
– IEEE 802.3u Fast Ethernet
– Unterstützung von IP basierten Protokollen wie z.B. UDP
– Integration der CANopen Profile nach EN50325-4 für Geräte Kompatibilität
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 14 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 15
3.1.2 Slot Communication Network Management
EPL unterstützt folgende Funktionen:
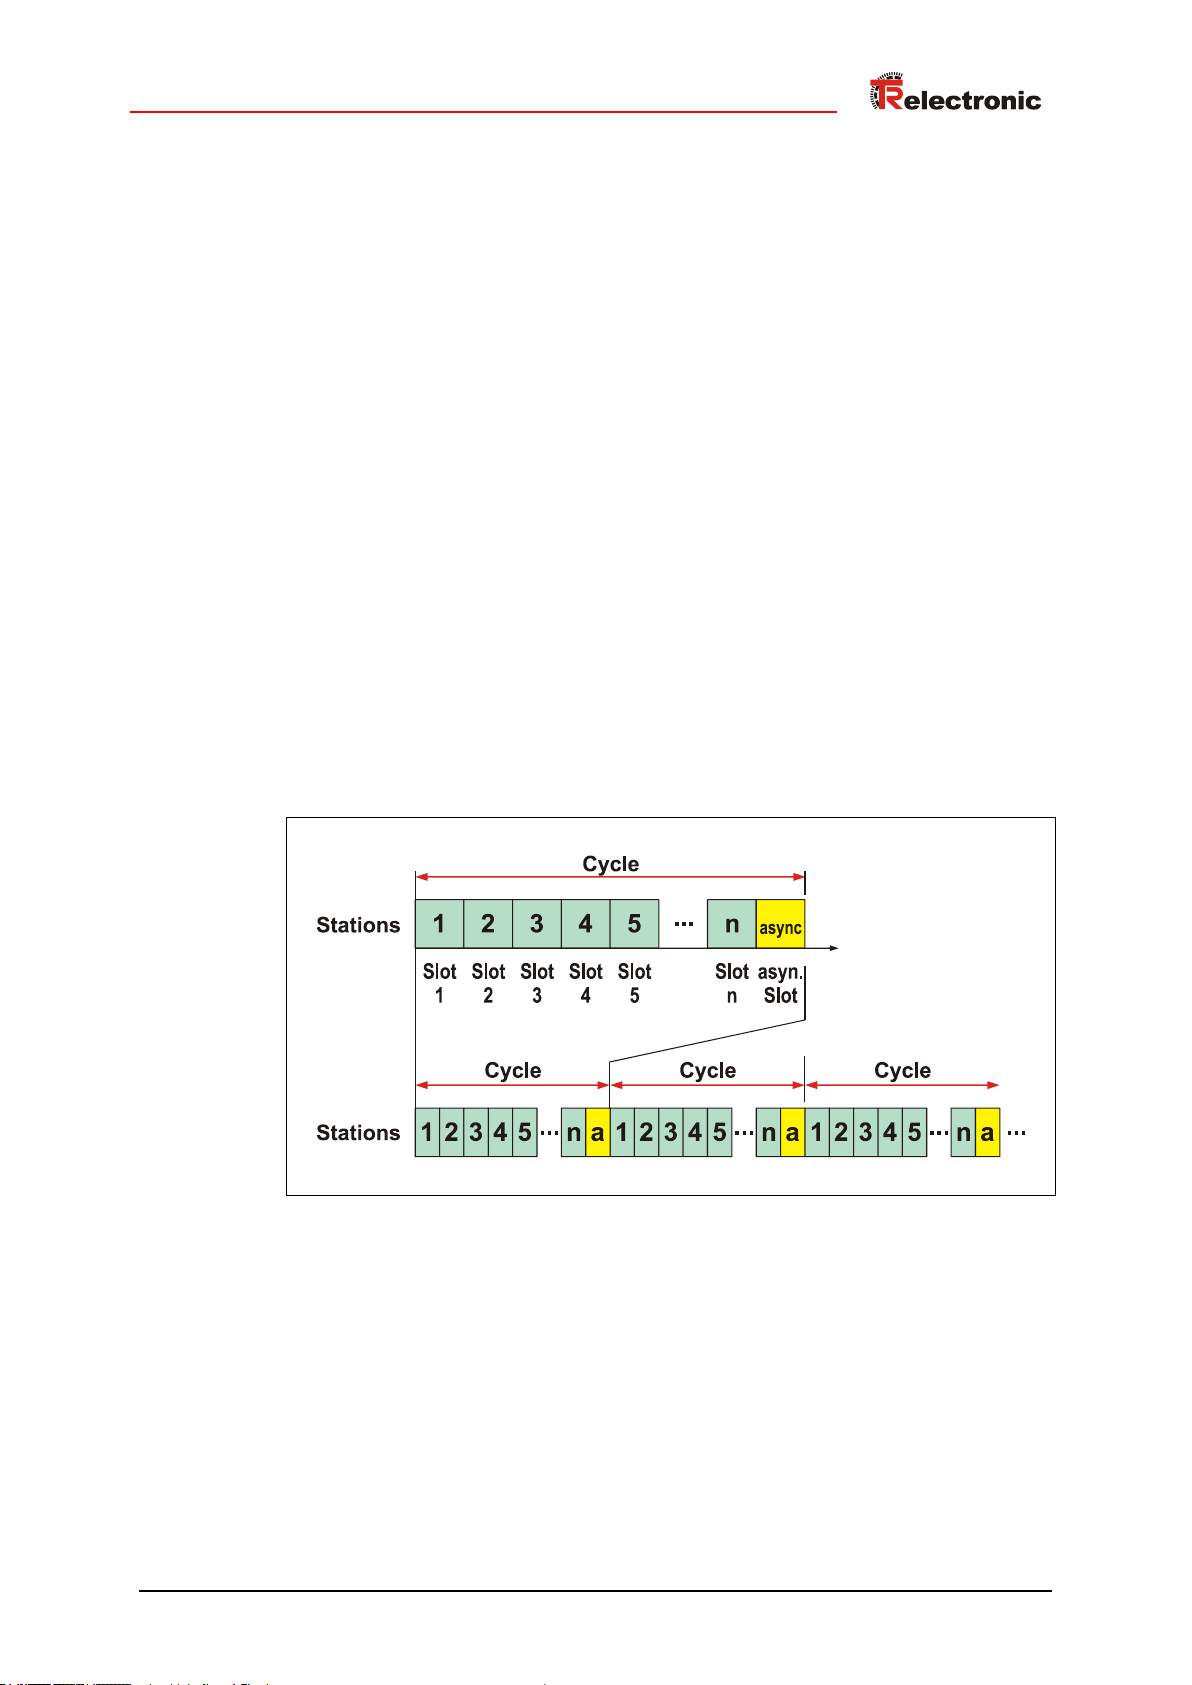
1. Übertragung von zeitkritischen Daten in bestimmten isochronischen Zyklen. Der
Datenaustausch basiert auf dem „Producer/Consumer“ Modell. Die isochrone
Datenübertragung wird z.B. für die Übertragung der Mess-System – Istposition
benutzt. Der Producer (Mess-System) ist dabei der Sender, der seine Daten
erst nach Aufforderung an die Kommunikationspartner, die Consumer (SPS),
überträgt, welche die Daten dann verarbeiten.
2. Synchronisation von vernetzten Knoten mit hoher Genauigkeit.
3. Übertragung von weniger zeitkritischen Daten, asynchron auf Anfrage. Der
Datenaustausch basiert auf dem „Client/Server“ Prinzip. Die asynchrone
Datenkommunikation wird benutzt, um IP-basierte Protokolle wie z.B. UDP zu
übertragen.
EPL verwaltet den Netzwerkverkehr in einer Art und Weise, dass bestimmte
Zeitscheiben „Slots“ für die isochronen und asynchronen Daten bestehen. Es stellt
sicher, dass immer nur ein vernetztes Gerät Zugang zum Netzwerk erhält. Daher hat
die Übertragung von isochronen und asynchronen Daten keine Auswirkung
aufeinander und der zeitliche exakte Kommunikationsablauf ist sichergestellt. Dieser
Mechanismus wird „Slot Communication Network Management“ (SCNM) genannt. Die
Verwaltung des SCNM wird über den so genannten „Managing Node“ (MN) mit
Master-Funktionalität vorgenommen. Alle anderen Knoten werden „Controlled Nodes“
(CN) genannt und besitzen Slave-Funktionalität. Das Mess-System entspricht einem
Controlled Node.
Abbildung 1: Slot Communication Network Management, SCNM
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 15 of 187
Page 16
POWERLINK Informationen
3.1.3 POWERLINK – Zyklus, Zeitscheibenverfahren
Über das Zeitscheibenverfahren beim POWERLINK wird die von Standard-Ethernet
her bekannte Problematik der Kollisionen mit CSMA/CD-Technik umgangen. Im
POWERLINK-Netz darf immer nur ein Teilnehmer zu einem Zeitpunkt senden, der
POWERLINK wird somit auch für harte Echtzeitanforderungen einsetzbar.
Es gibt ein Knoten im Netzwerk, der vorgibt, wann andere Knoten senden dürfen. Dies
ist der Managing Node (MN). Weiterhin synchronisiert der MN alle angeschlossenen
Teilnehmer. Die restlichen Knoten, Controlled Nodes (CN), reagieren auf seine
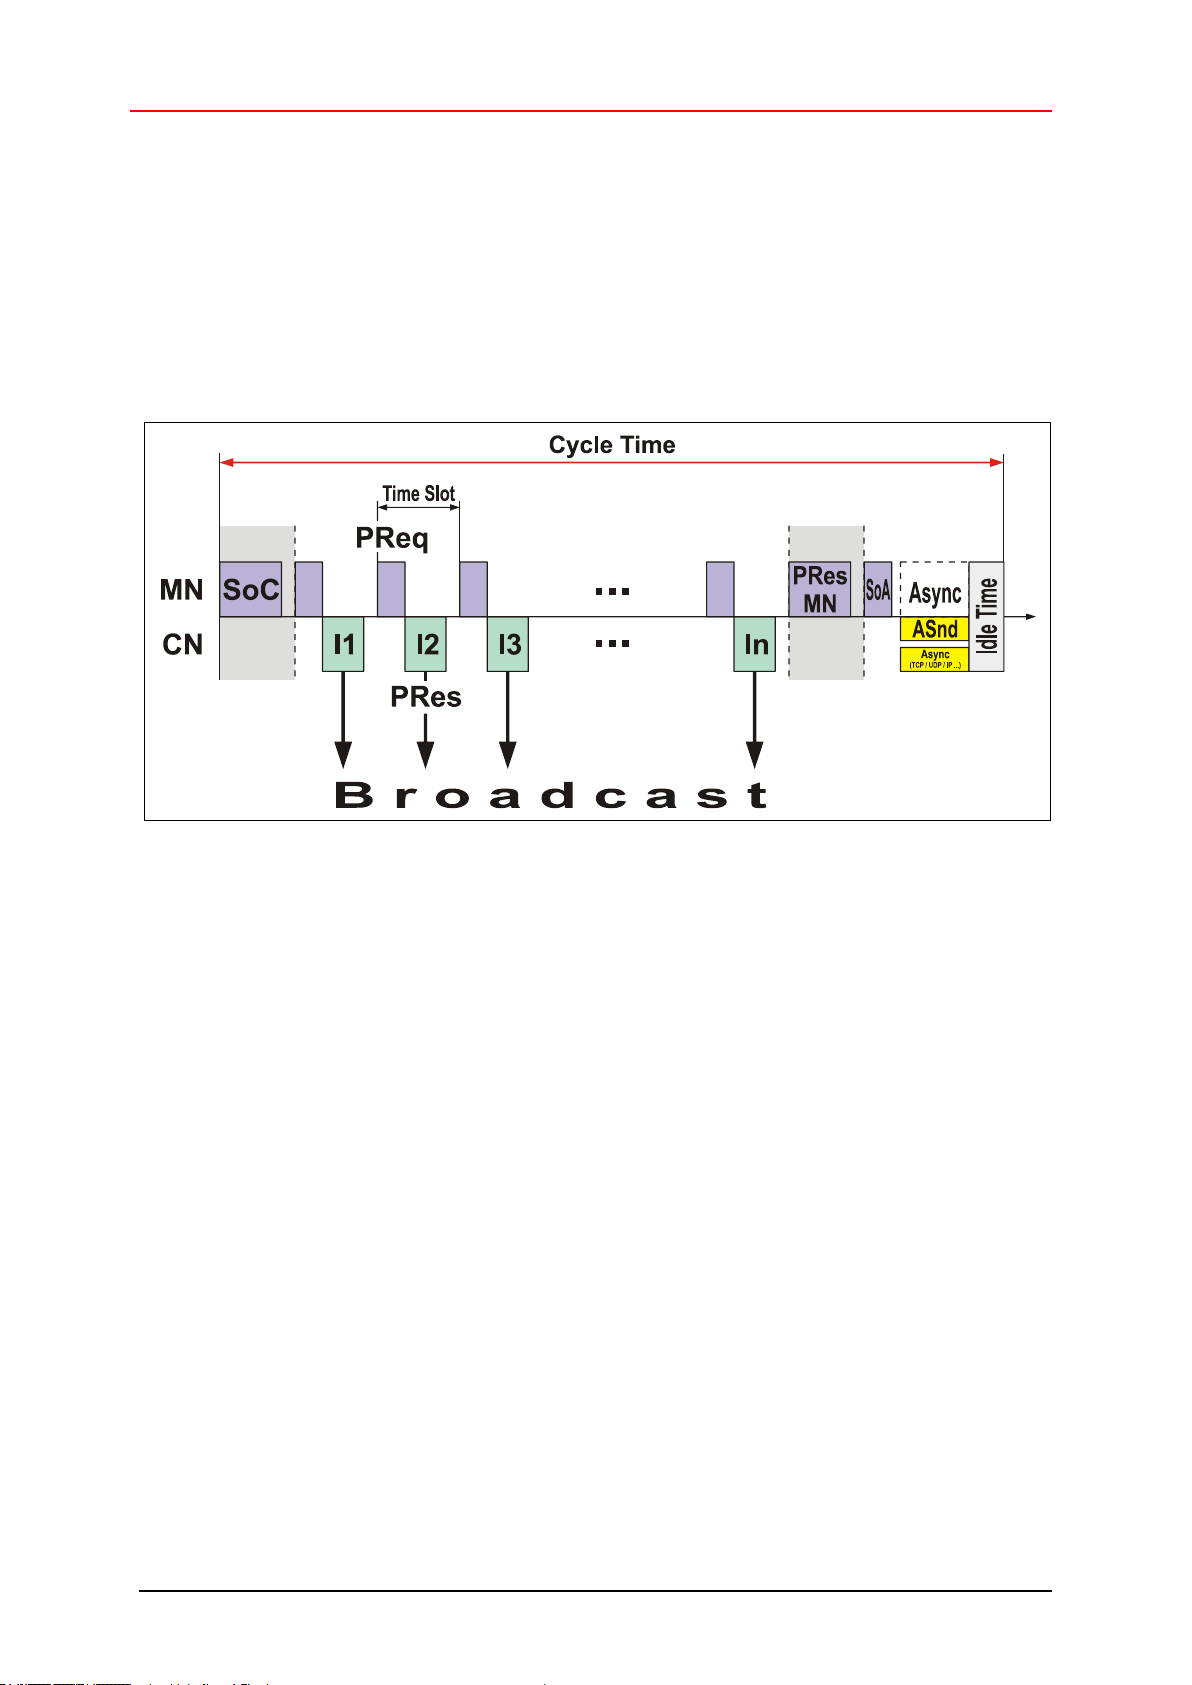
Anweisung. Abbildung 2 zeigt einen kompletten EPL-Kommunikationszyklus.
Abbildung 2: EPL Zyklusdiagramm
Die Kommunikation erfolgt mit dem bereits oben erwähnten Zeitscheibenverfahren.
Jeder konfigurierte CN wird zyklisch vom MN abgefragt. Ein Zyklus wird durch ein
„Start of Cycle“ eingeleitet, der von den CNs zur Synchronisation benutzt wird.
Danach sendet der MN ein „Poll Request“ zum ersten Knoten, welcher dann die
empfangenen Daten auf die Ausgänge legt (I1) und erfasst neue Prozessdaten. Nach
einer vordefinierten Zeit beginnt der MN nacheinander alle konfigurierten CNs
abzufragen. Dazu sendet der MN weitere PReqs zu den Knoten. Das PReq enthält
Ausgabedaten für einen Knoten und dient als Sendeaufforderung.
Empfängt ein konfigurierter CN den PReq, speichert er die Eingabedaten und sendet
ein „Poll Response“ mit den beim SoC erfassten Daten als Broadcast (I1…In).
Dadurch ist es für alle anderen CNs möglich, diese gesendeten Daten „mitzuhören“.
Die zyklische Kommunikation wird durch ein „End of Cycle“ beendet. Danach gibt es
einen asynchronen Abschnitt, indem beliebige Kommunikation stattfinden kann.
Dieser wird durch ein „Start of Asynchronous“ eingeleitet.
SoC: Start of Cycle
Pres (MN): Poll Response Managing Node End of Cycle
Preq: Poll Request
Pres: Poll Response
SoA: Start of Asynchronous
Asnd: Asynchronous Send
MN: Managing Node
CN: Controlled Node
Ix: isochrone Daten, Prozessdaten
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 16 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 17
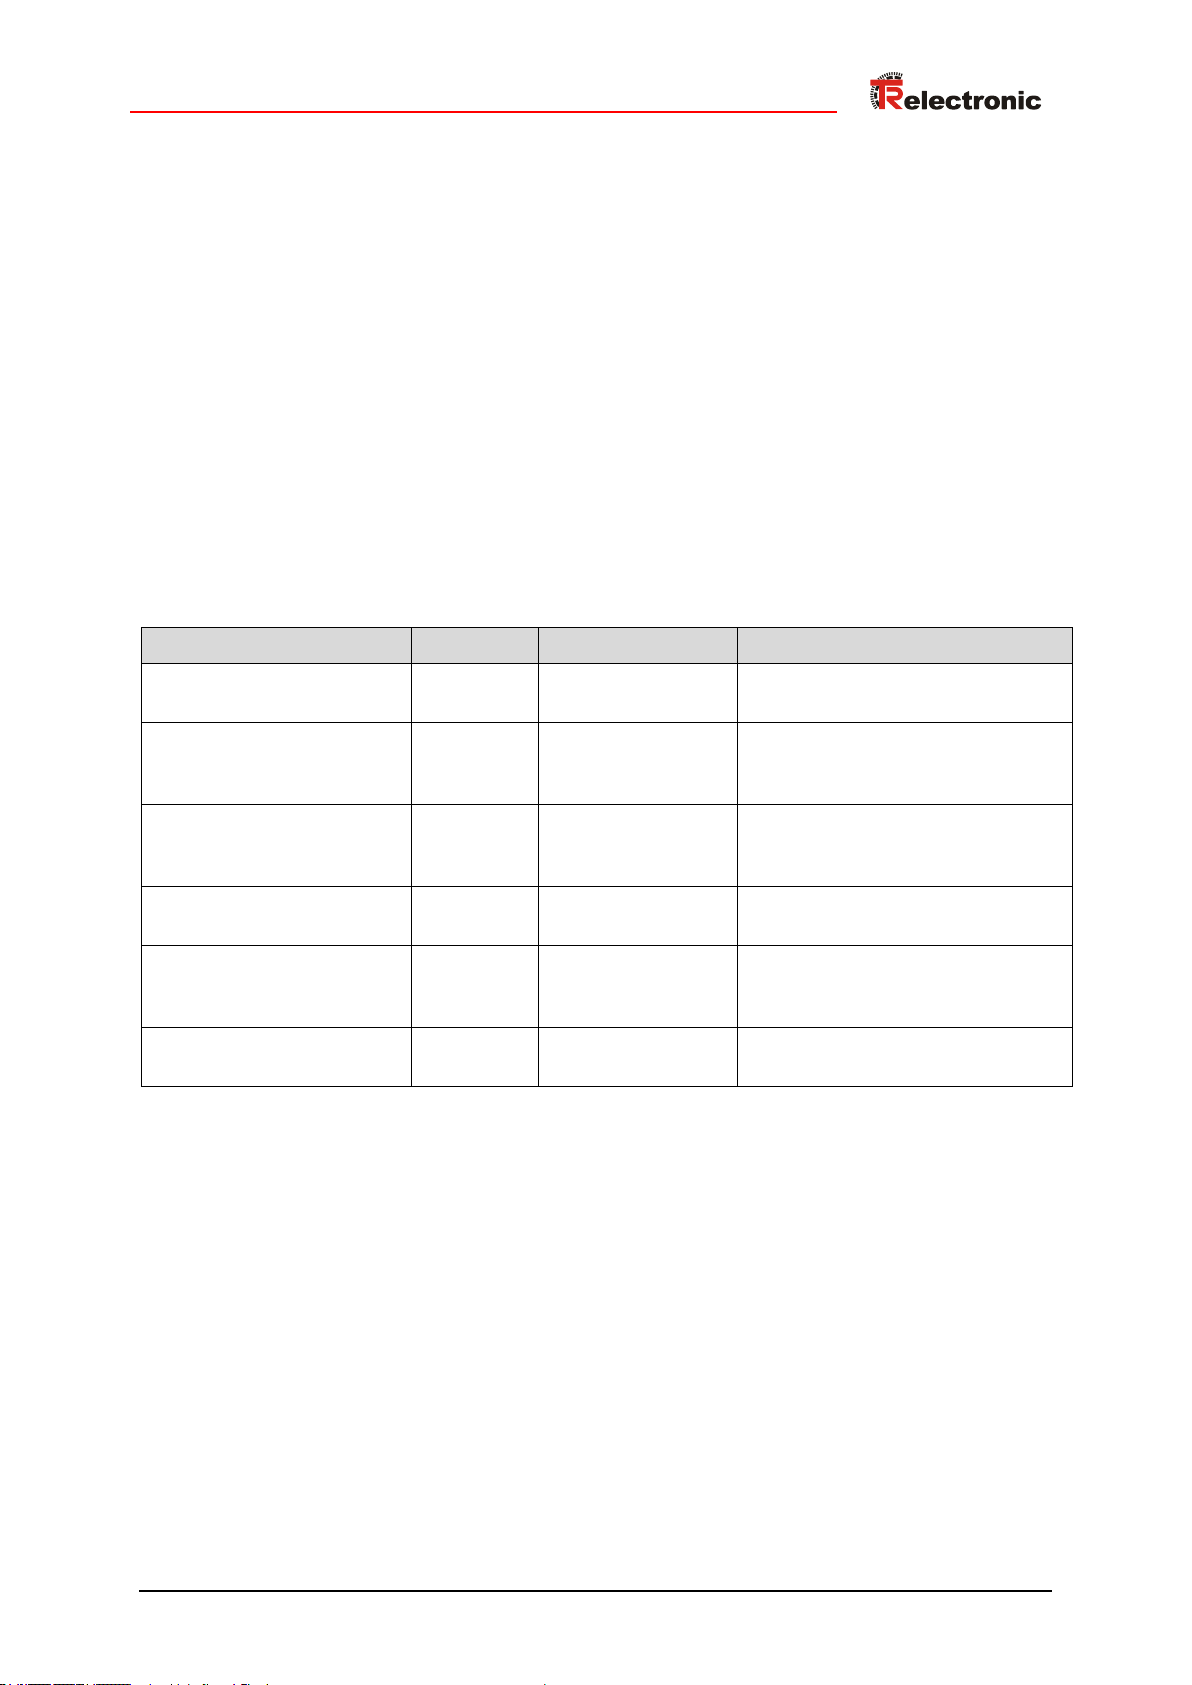
Frame
Typ
Adresse
Kommentar
Start of Cycle, SoC
Multicast
01-11-1E-00-00-01
Start des zyklischen
Datenaustauschs.
PollRequest, PReq
Unicast
xx-xx-xx-xx-xx-xx
Anfrage des MN’s an den CN im
EPL-Zyklus. Übertragung von
isochronen Daten.
PollResponse, PRes
Multicast
01-11-1E-00-00-02
Antwort des CN’s auf PReq.
Übertragung von isochronen
Daten.
Start of Asynchronous, SoA
Multicast
01-11-1E-00-00-03
Start des azyklischen
Datenaustauschs.
AsynchronousSend, ASnd
Unicast /
Multicast /
Broadcast
01-11-1E-00-00-04
Antwort des angefragten CN’s im
azyklischen Datenaustausch.
Nicht EPL
Unicast
xx-xx-xx-xx-xx-xx
Standard Ethernet Kommunikation
im azyklischen Datenaustausch.
3.1.4 MAC Adressierung
Gemäß IEEE802.3, muss ein EPL Knoten Unicast, Multicast und Broadcast Ethernet
MAC Adressierung unterstützen.
MAC Unicast
Für gewöhnliche Adressen (unicast) ist das höherwertige Bit der MAC-Adresse 0. Die
benutzten Unicast-Adressen für EPL sind innerhalb eines EPL-Segments einmalig.
MAC Multicast
Für Gruppen-Adressen ist das höherwertige Bit der MAC-Adresse 1. Über GruppenAdressen können mehrere Knoten auf einer Einzeladresse mithören. Wenn ein Frame
zu einer Gruppen-Adresse gesendet wird, empfangen all die Knoten die Nachricht, die
für die Gruppen-Adresse gelistet sind. Das Senden zu einer Gruppe von Knoten wird
Multicast genannt.
MAC Broadcast
Die EPL Broadcast-Adresse hat den Wert 0xFF, Nachrichten mit dieser Adresse
werden an alle Teilnehmer im Netzwerk gesendet.
Tabelle 1: Physikalische Adressierung von EPL-Frames
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 17 of 187
Page 18
POWERLINK Informationen
3.2 Protokoll
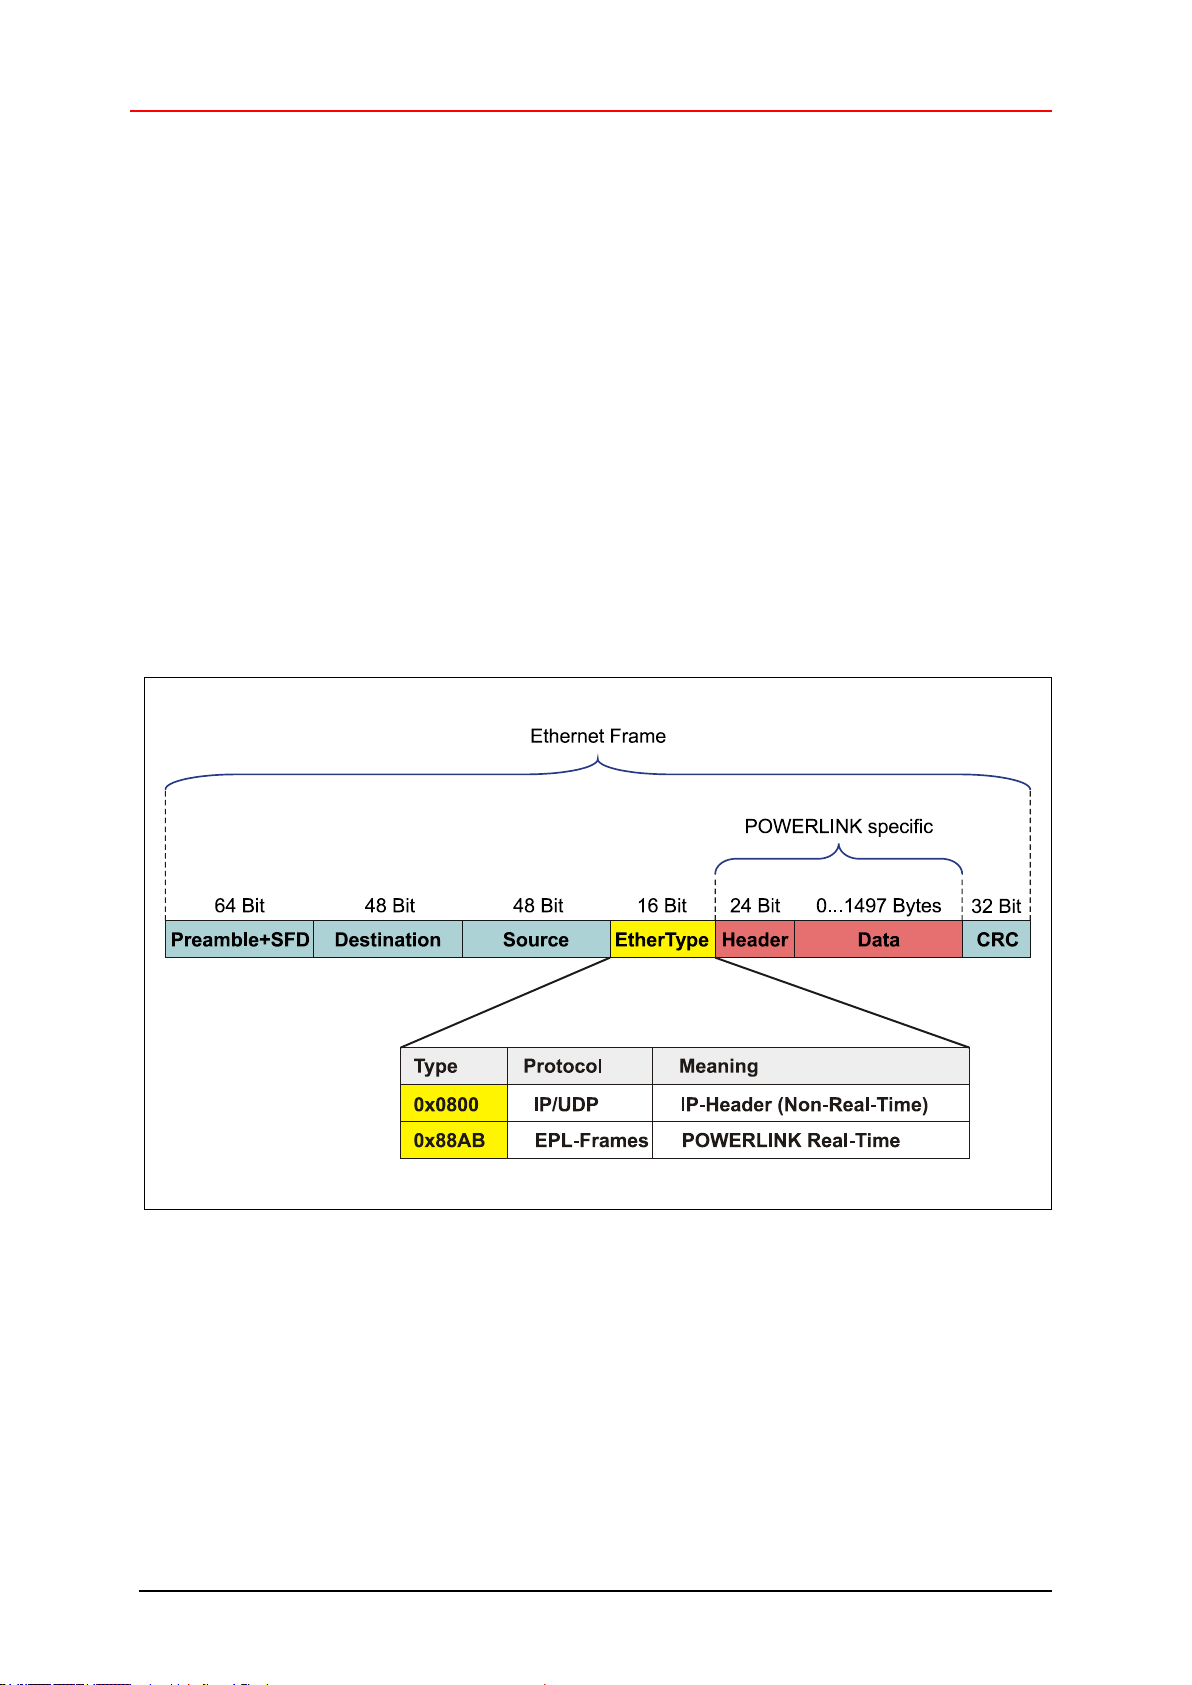
Das für Prozessdaten optimierte POWERLINK-Protokoll wird über einen speziellen
Ethertype direkt im Ethernet-Frame II transportiert. Die azyklische Kommunikation, der
Transport von IP-basierten Protokollen wie z.B. UDP etc., benutzt den Ethertype
0x0800. POWERLINK Real-Time-Frames benutzen den Ethertype 0x88AB.
Anhand des Ethertypes werden die POWERLINK-spezifischen Daten unterschiedlich
interpretiert.
Die Struktur und Bedeutung der Parameter bei der azyklischen Parameterkommunikation
wird durch das Geräteprofil „CANopen Device Profile für Encoder CiA DS-406“
vorgegeben.
UDP/IP-Datagramme werden ebenfalls unterstützt. Dies bedeutet, dass sich der
Managing Node und die Controlled Nodes in unterschiedlichen Subnetzen befinden
können. Die Kommunikation über Router hinweg in andere Subnetze ist somit
möglich.
POWERLINK verwendet ausschließlich Standard-Frames nach IEEE802.3. Damit
können POWERLINK-Frames von beliebigen Ethernet-Controllern verschickt
(Master), und Standard-Tools (z. B. Monitor) eingesetzt werden.
Abbildung 3: Ethernet Frame Struktur
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 18 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 19
3.3 Geräteprofil
Das Geräteprofil beschreibt die Anwendungsparameter und das funktionale Verhalten
des Gerätes, einschließlich der geräteklassenspezifischen Zustandsmaschine. Bei
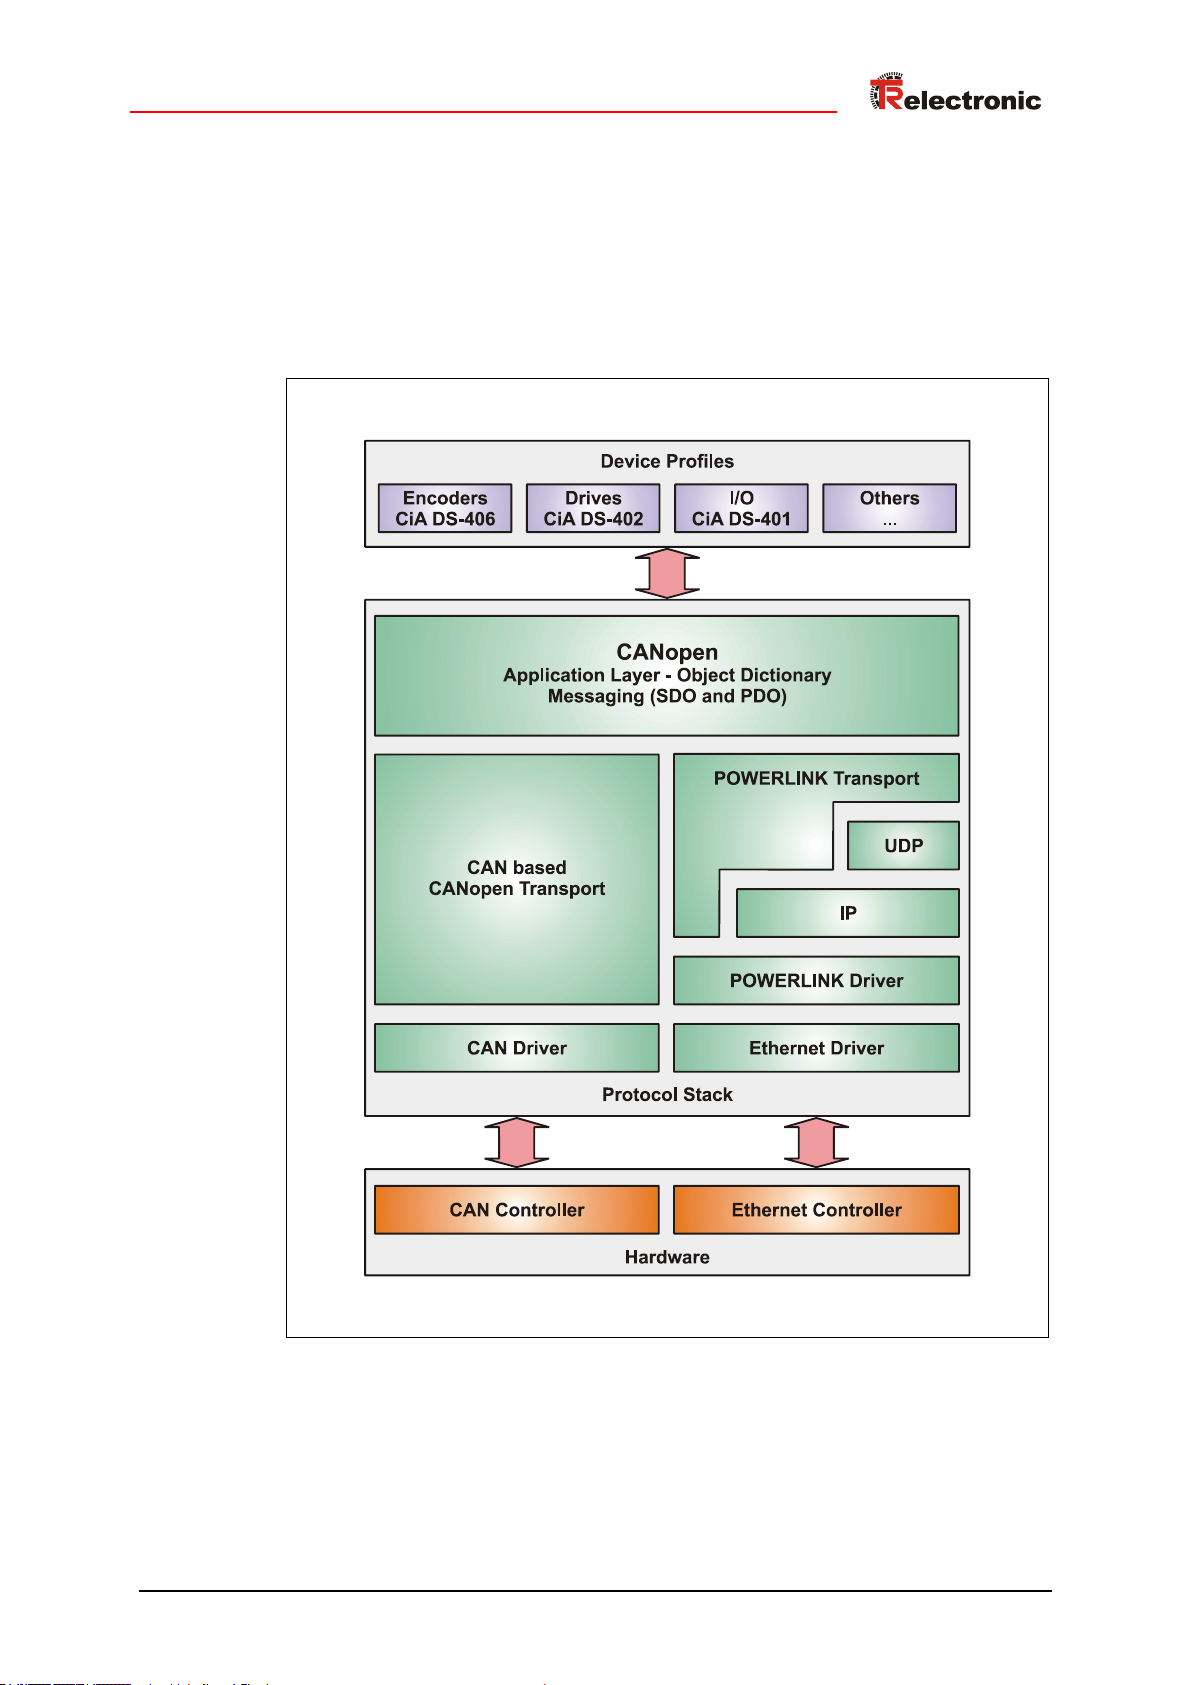
POWERLINK wird das von CANopen her bekannte „Device Profile for Encoder“,
CiA DS-406 benutzt.
Das CANopen-Protokoll liegt auf der Anwendungsschicht. Bei POWERLINK wird
einfach das Transportmittel CAN gegen Ethernet ausgetauscht:
Abbildung 4: Virtuelle EPL / CANopen Software-Architektur
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 19 of 187
Page 20
POWERLINK Informationen
1
3.4 Referenz-Modell
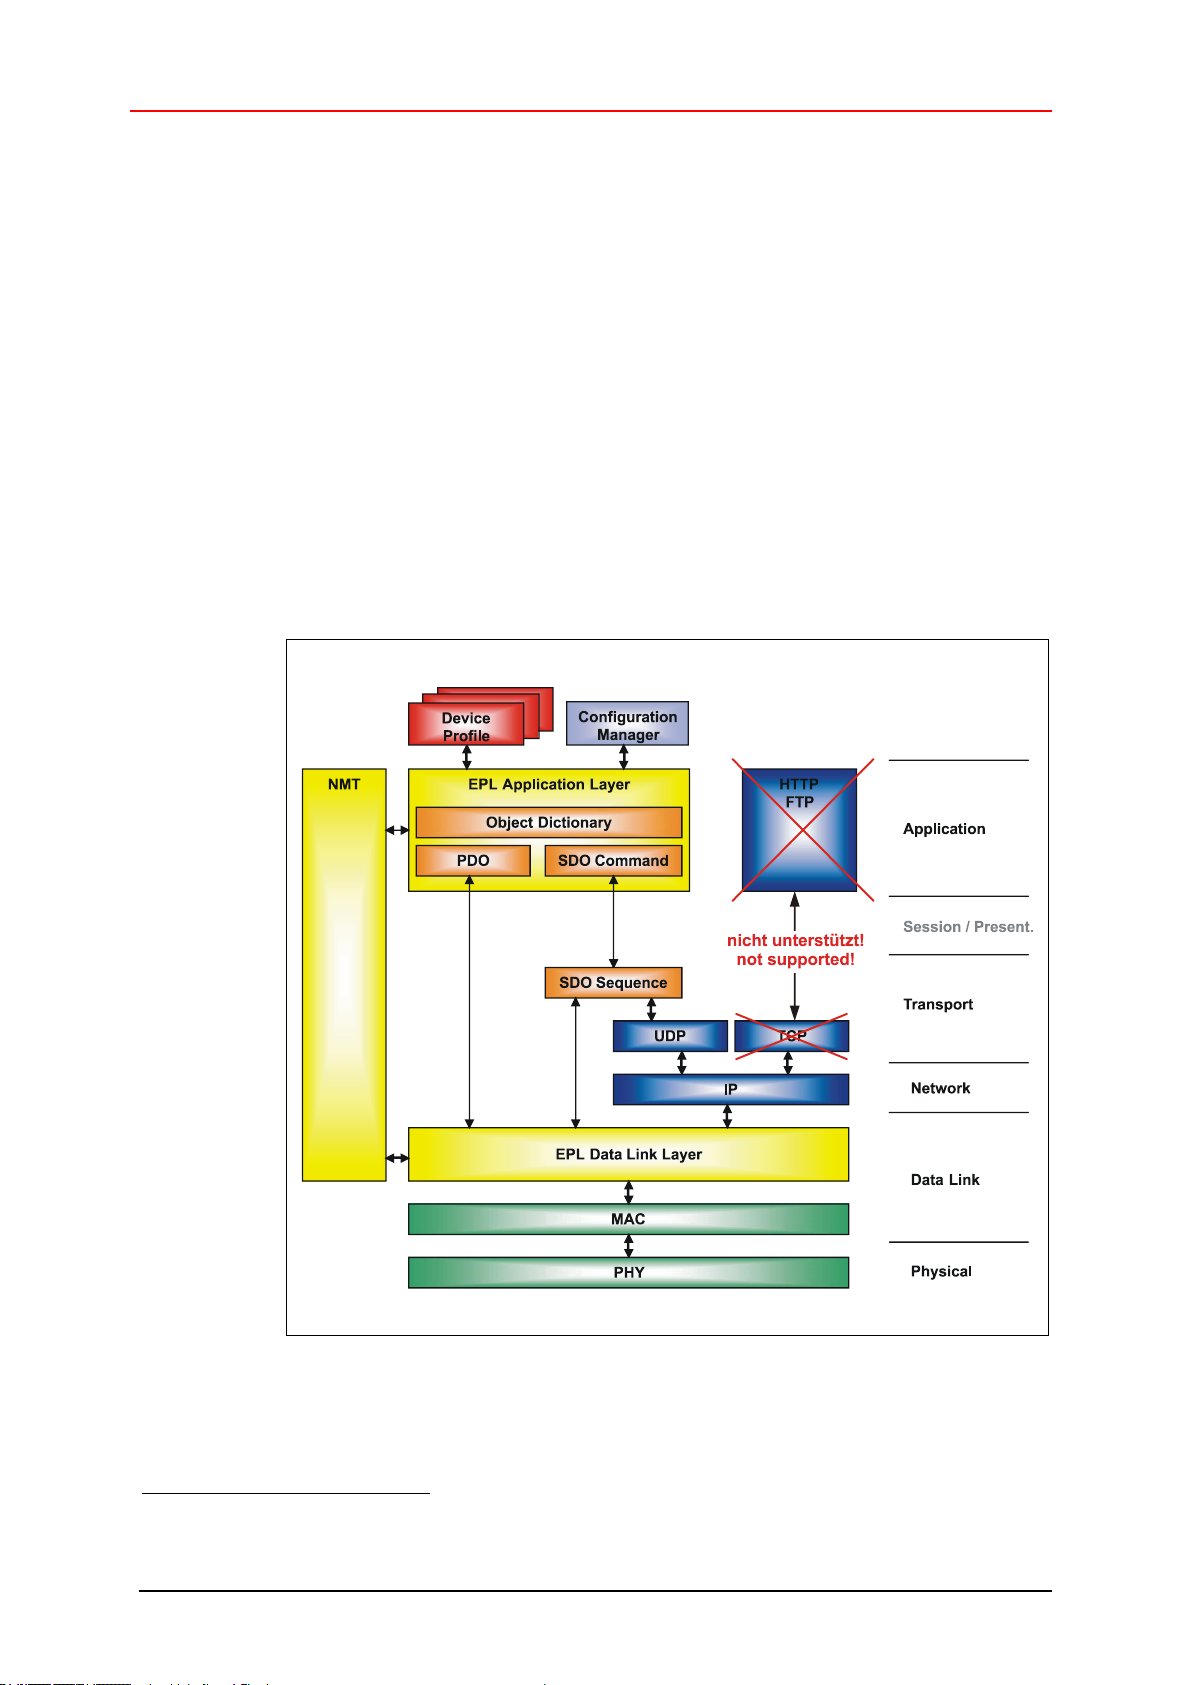
POWERLINK stellt die gleichen Kommunikationsmechanismen zur Verfügung wie sie
von 1CANopen her bekannt sind:
Objektverzeichnis
PDO, Prozess-Daten-Objekte
SDO, Service-Daten-Objekte
NMT, Netzwerkmanagement
Aus Sicht der Anwendung gibt es daher keinen Unterschied zwischen CANopen und
POWERLINK, weder beim Handling der Daten noch beim Objektverzeichnis oder
anderen CANopen-typischen Diensten.
Durch den Einsatz von POWERLINK werden die CAN-spezifischen
Netzwerkbeschränkungen aufgehoben und weiterhin die Vorteile von CANopen
genutzt:
● Einfache Migration von CAN zu POWERLINK oder
● Kombination von CAN- und POWERLINK-Netzwerken mithilfe von Gateways
EN 50325-4: Industrielle-Kommunikations-Systeme, basierend auf ISO 11898 (CAN) für Controller-Device
Interfaces. Teil 4: CANopen.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 20 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Abbildung 5: POWERLINK eingeordnet im Schichtenmodell [Quelle: EPSG Powerlinkspezifikation]
Page 21
Index (hex)
Objekt
0x0000
nicht benutzt
0x0001-0x009F
Datentyp Definitionen
0x00A0-0x0FFF
reserviert
0x1000-0x1FFF
Kommunikations-Profilbereich (CiA DS-301, DS-302)
0x2000-0x5FFF
Herstellerspezifischer-Profilbereich
0x6000-0x9FFF
Geräte-Profilbereich (CiA DS-406)
0xA000-0xBFFF
Schnittstellen-Profilbereich
0xC000-0xFFFF
reserviert
3.5 Objektverzeichnis
Das Objektverzeichnis strukturiert die Daten eines POWERLINK-Gerätes in einer
übersichtlichen tabellarischen Anordnung. Es enthält sowohl sämtliche
Geräteparameter als auch alle aktuellen Prozessdaten, die damit auch über das SDO
zugänglich sind.
Abbildung 6: Aufbau des Objektverzeichnisses
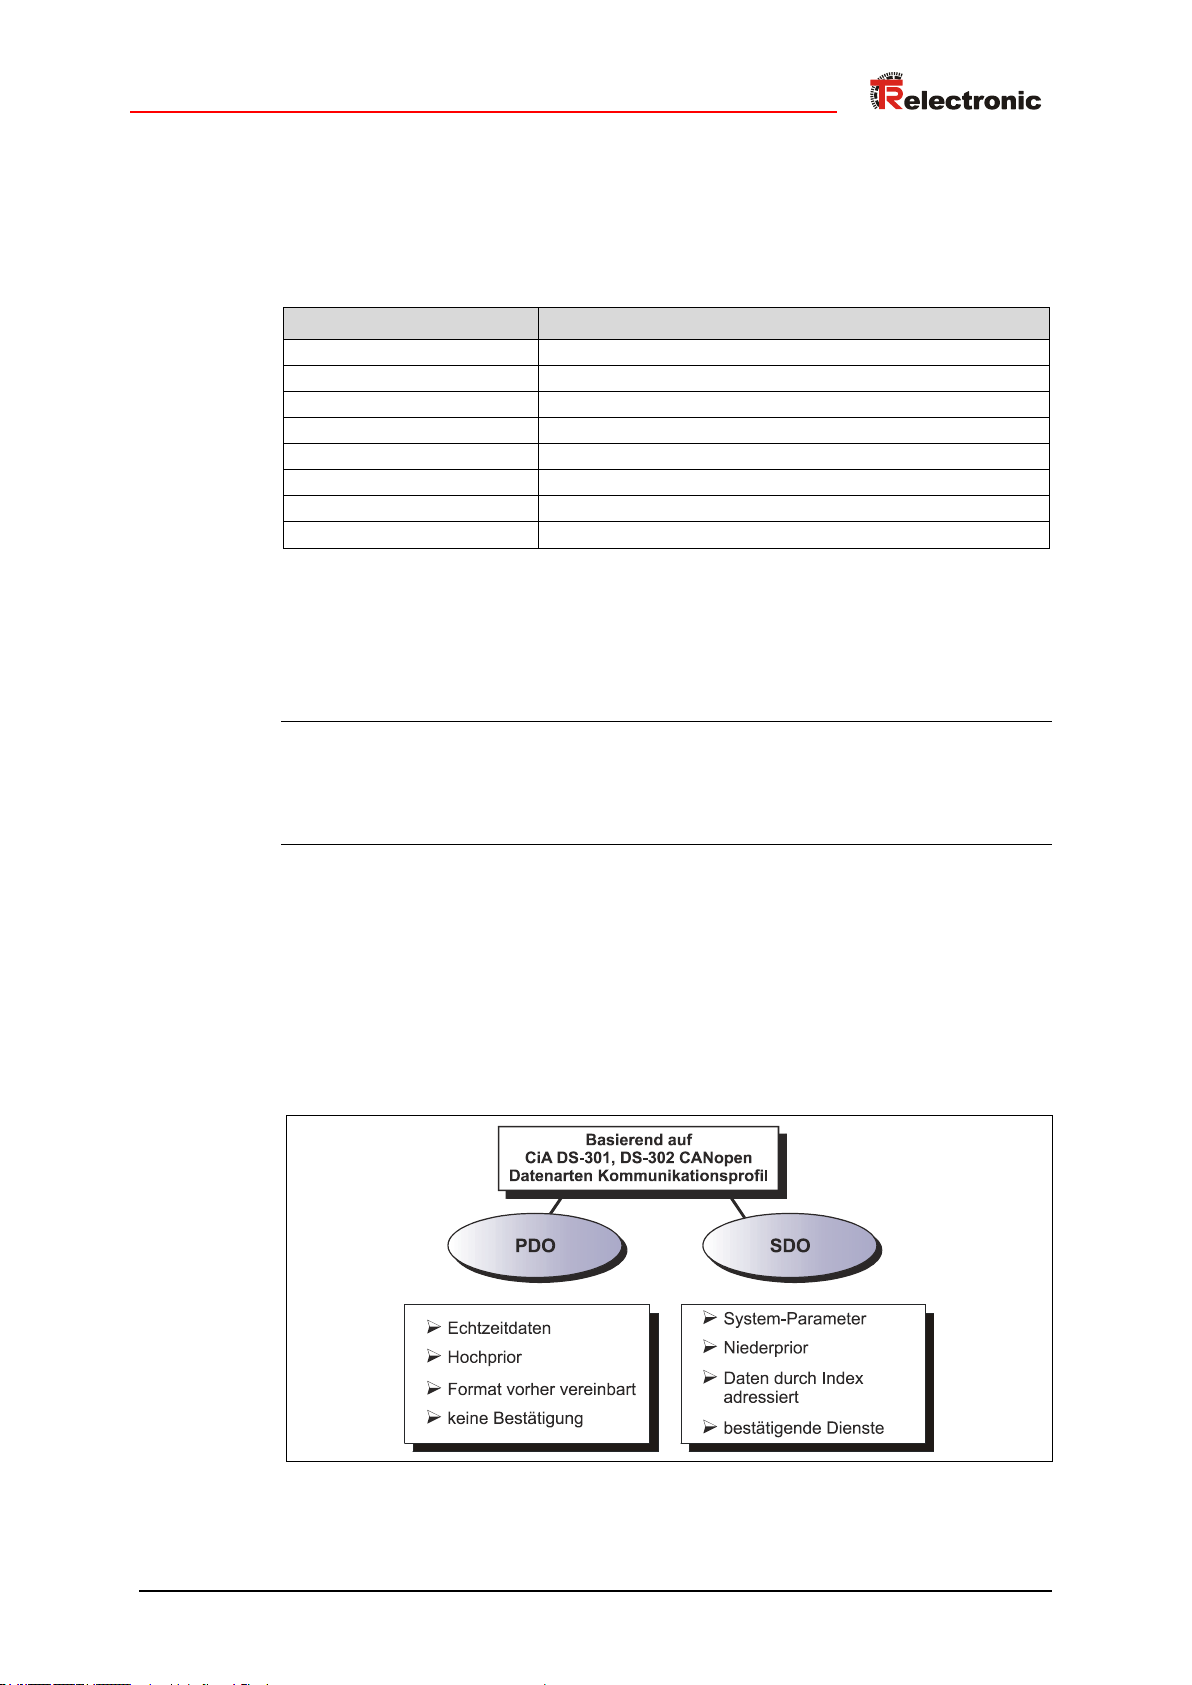
3.6 Prozess- und Service-Daten-Objekte
Prozess-Daten-Objekt (PDO)
Prozess-Daten-Objekte managen den Prozessdatenaustausch, z.B. die zyklische
Übertragung des Positionswertes.
Service-Daten-Objekt (SDO)
Service-Daten-Objekte managen den Parameterdatenaustausch, z.B. das azyklische
Ausführen der Presetfunktion.
Für Parameterdaten beliebiger Größe steht mit dem SDO ein leistungsfähiger
Kommunikationsmechanismus zur Verfügung. Hierfür wird zwischen dem
Konfigurationsmaster und den angeschlossenen Geräten ein Servicedatenkanal für
Parameterkommunikation ausgebildet. Die Geräteparameter können mit einem
einzigen Telegramm-Handshake ins Objektverzeichnis der Geräte geschrieben
werden bzw. aus diesem ausgelesen werden.
Wichtige Merkmale von SDO und PDO
Abbildung 7: Gegenüberstellung von PDO/SDO-Eigenschaften
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 21 of 187
Page 22
POWERLINK Informationen
MAC-Frame-Header
(EtherType = 0800h)
IP-Header
(Protocol = 0x11)
UDP-Header
(Port = 0xXXXX)
EPL-Inhalt
CRC
Üblicherweise stellt der POWERLINK-Master entsprechende Mechanismen für die
SDO-Übertragung zur Verfügung. Die Kenntnis über den Protokoll-Aufbau und
internen Abläufe sind daher nicht notwendig.
3.7 Übertragung von SDO Nachrichten
Mit den SDO Diensten können die Einträge des Objektverzeichnisses gelesen oder
geschrieben werden. Das SDO Transport Protokoll erlaubt die Übertragung von
Objekten mit beliebiger Größe.
Die Dienste mit Bestätigung (Initiate SDO Upload, Initiate SDO Download, Download
SDO Segment, und Upload SDO Segment) und die Dienste ohne Bestätigung (Abort
SDO Transfer) werden für die Ausführung der Segmented/Expedited Übertragung der
Service-Daten-Objekte benutzt.
Der so genannte SDO Client (MN) spezifiziert in seiner Anforderung „Request“ den
Parameter, die Zugriffsart (Lesen/Scheiben) und gegebenenfalls den Wert. Der so
genannte SDO Server (CN bzw. Mess-System) führt den Schreib- oder Lesezugriff
aus und beantwortet die Anforderung mit einer Antwort „Response“. Im Fehlerfall gibt
ein Fehlercode (Abort SDO Transfer) Auskunft über die Fehlerursache.
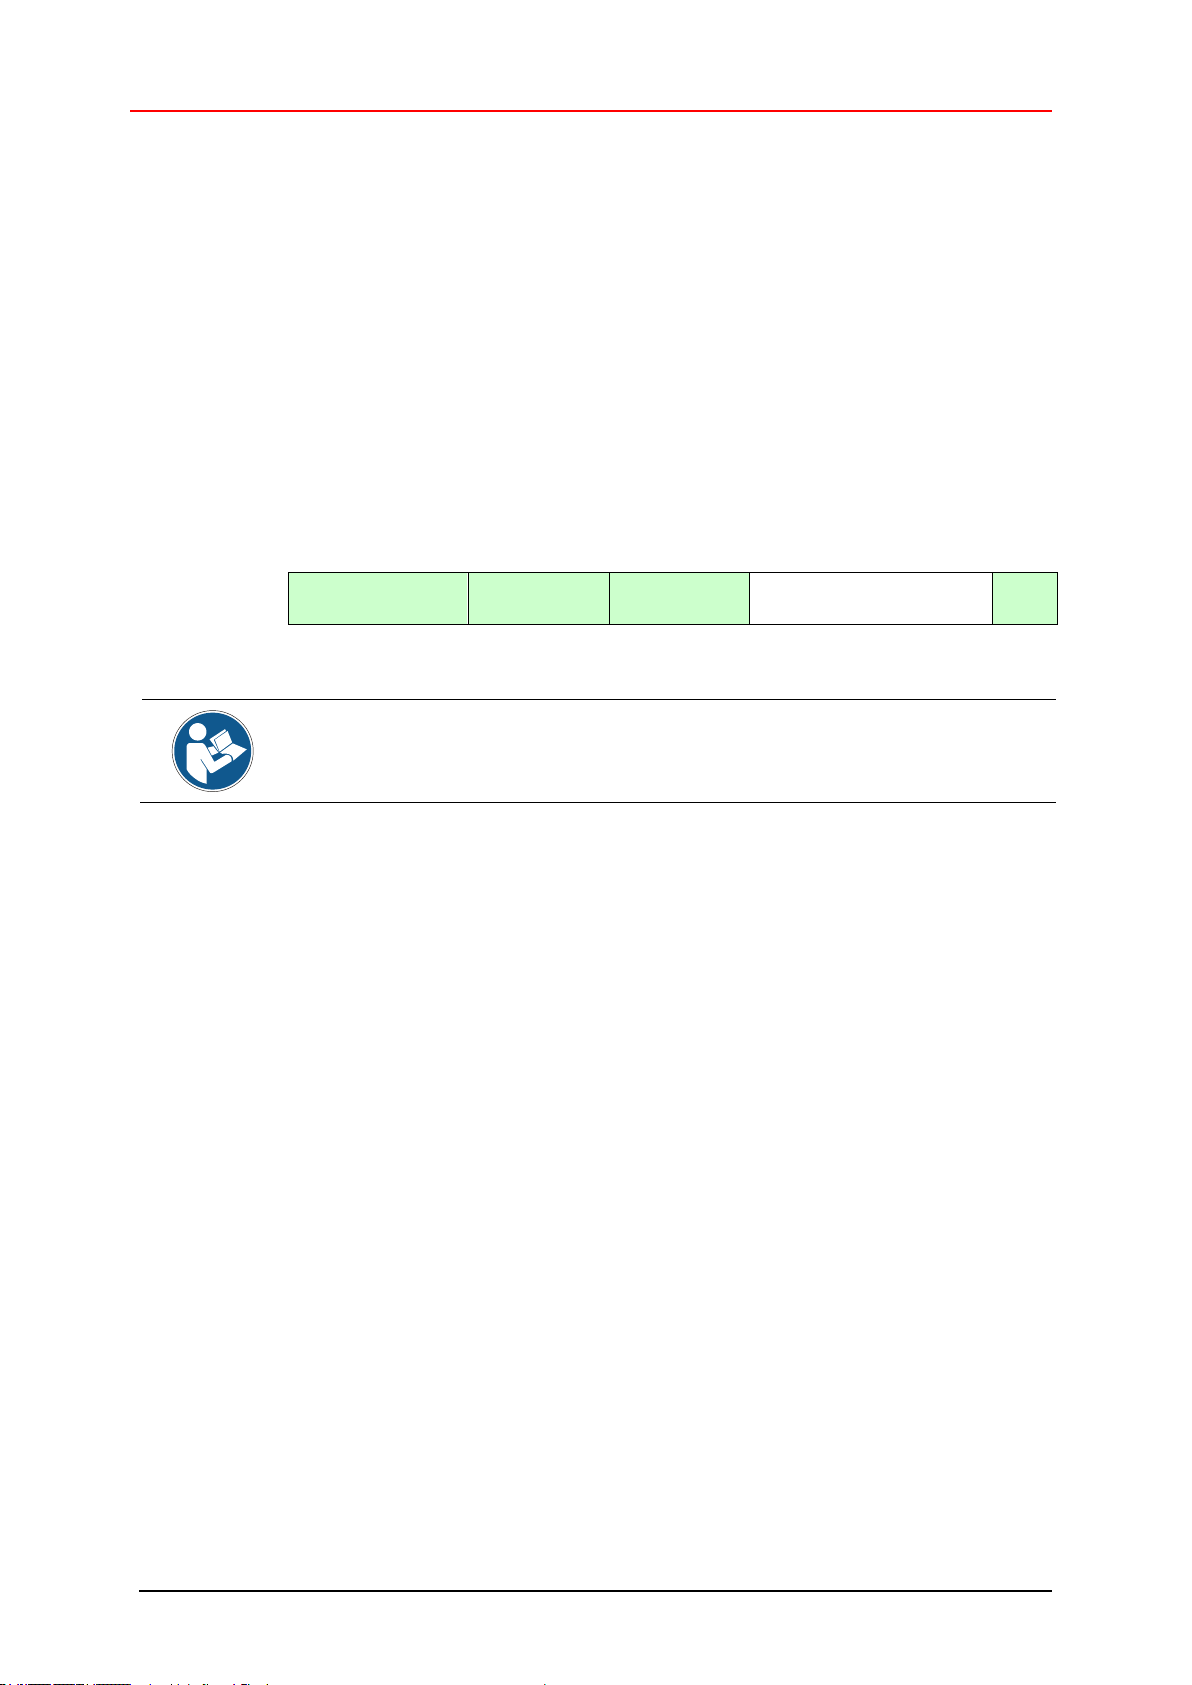
Das Mess-System unterstützt SDO Übertragungen über UDP/IP und ASnd Frames
im asynchronen Zeitabschnitt.
Abbildung 8: EPL-konforme UDP/IP Framestruktur
Schreib-Dienste, Client Server
● Initiate SDO Download Expedited
Der Expedited SDO Download Dienst wird für eine beschleunigte
Übertragung von Daten benutzt, die in einen einzigen Ethernet Frame
passen. Der Server antwortet mit dem Ergebnis der Downloadanfrage.
● Download SDO Segment
Der SDO Download Segment Dienst wird benutzt, um die zusätzlichen
Daten zu übertragen, welche nicht mit dem Initiate SDO Download Dienst
übertragen werden konnten. Der Master startet so viele Download SDO
Segment Dienste, bis alle Daten an den Server übertragen worden sind.
Lese-Dienste, Server Client
● Initiate SDO Upload Expedited
Der Expedited SDO Upload Dienst wird für eine beschleunigte
Übertragung von Daten benutzt, die in einen einzigen Ethernet Frame
passen. Der Server antwortet mit dem Ergebnis der Uploadanfrage und
den angeforderten Daten, bei erfolgreicher Durchführung.
● Upload SDO Segment
Der SDO Upload Segment Dienst wird benutzt, um die zusätzlichen Daten
zu übertragen, welche nicht mit der Initiate SDO Upload Dienstantwort
übertragen werden konnten. Der Server startet so viele Upload SDO
Segment Dienste, bis alle Daten vom Server übertragen worden sind.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 22 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 23
Bit Offset
Byte
Offset
7 6 5 4 3 2 1
0
0
reserved
1
Transaction ID
2
Res-
ponse
Abort =
1
Segmentation
reserved
3
Command ID
4-5
Segment Size
6-7
reserved
8-11
Abort Code
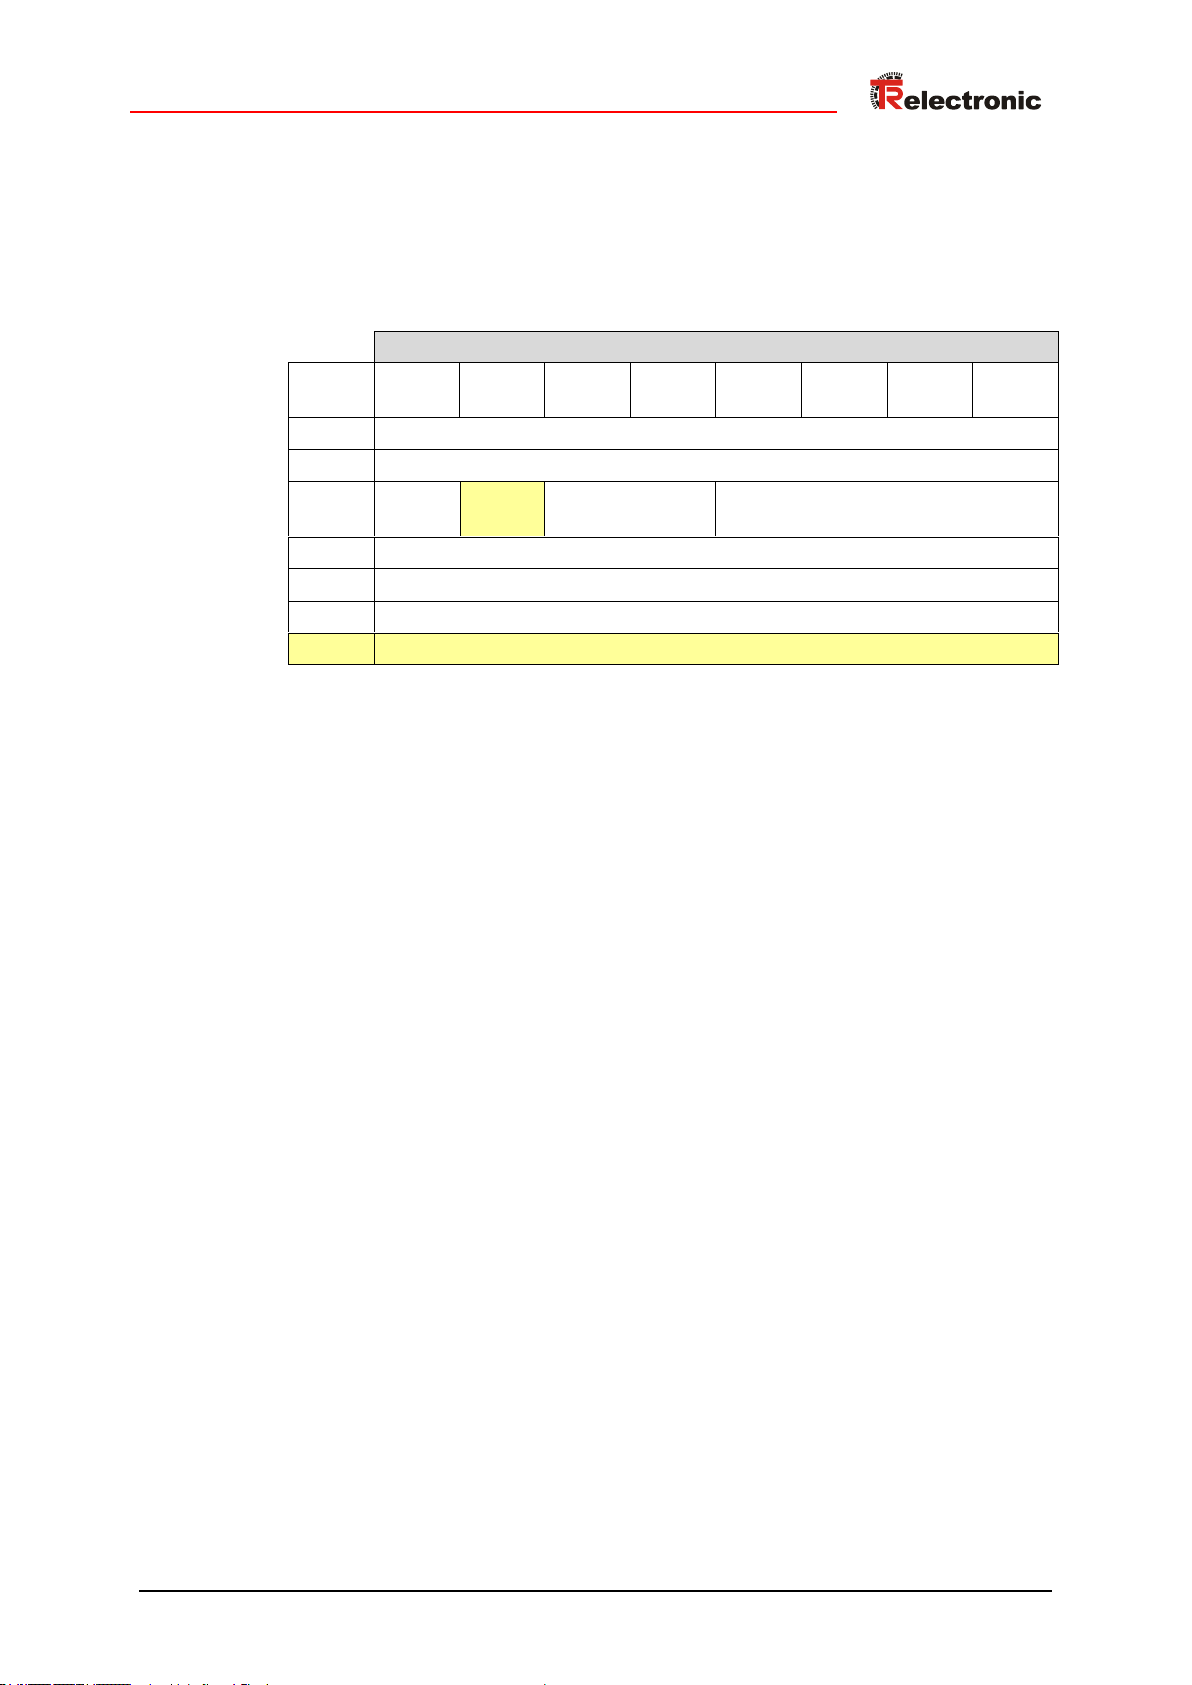
3.8 Abort SDO Transfer Protokoll
Konnte ein SDO Upload bzw. Download nicht ausgeführt werden, wird die
Übertragung durch den Abort SDO Transfer Dienst abgebrochen. Der Abort Dienst ist
unbestätigt und kann jederzeit entweder durch den SDO Client oder dem SDO Server
ausgeführt werden. Das Protokoll enthält einen vier Byte großen Abort Code, welcher
Auskunft über die Fehlerursache gibt, siehe Tabelle 18 auf Seite 91.
Abbildung 9: Abort Transfer Frame
3.9 PDO-Mapping
Unter PDO-Mapping versteht man die Abbildung der Applikationsobjekte
(Echtzeitdaten, z.B. Objekt 6004h „Positionswert“) aus dem Objektverzeichnis in die
Prozessdatenobjekte, z.B. Objekt 1A00h (1st Transmit PDO).
Das aktuelle Mapping kann über entsprechende Einträge im Objektverzeichnis, die so
genannten Mapping-Tabellen, gelesen werden. An erster Stelle der Mapping Tabelle
(Subindex 0) steht die Anzahl der gemappten Objekte, die im Anschluss aufgelistet
sind. Die Tabellen befinden sich im Objektverzeichnis bei Index 0x1600 ff. für die
RxPDOs bzw. 0x1A00ff für die TxPDOs.
Im Gegensatz zu einem CANopen Gerät ist bei einem POWERLINK Controlled Node
nur ein TxPDO Kanal möglich.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 23 of 187
Page 24
POWERLINK Informationen
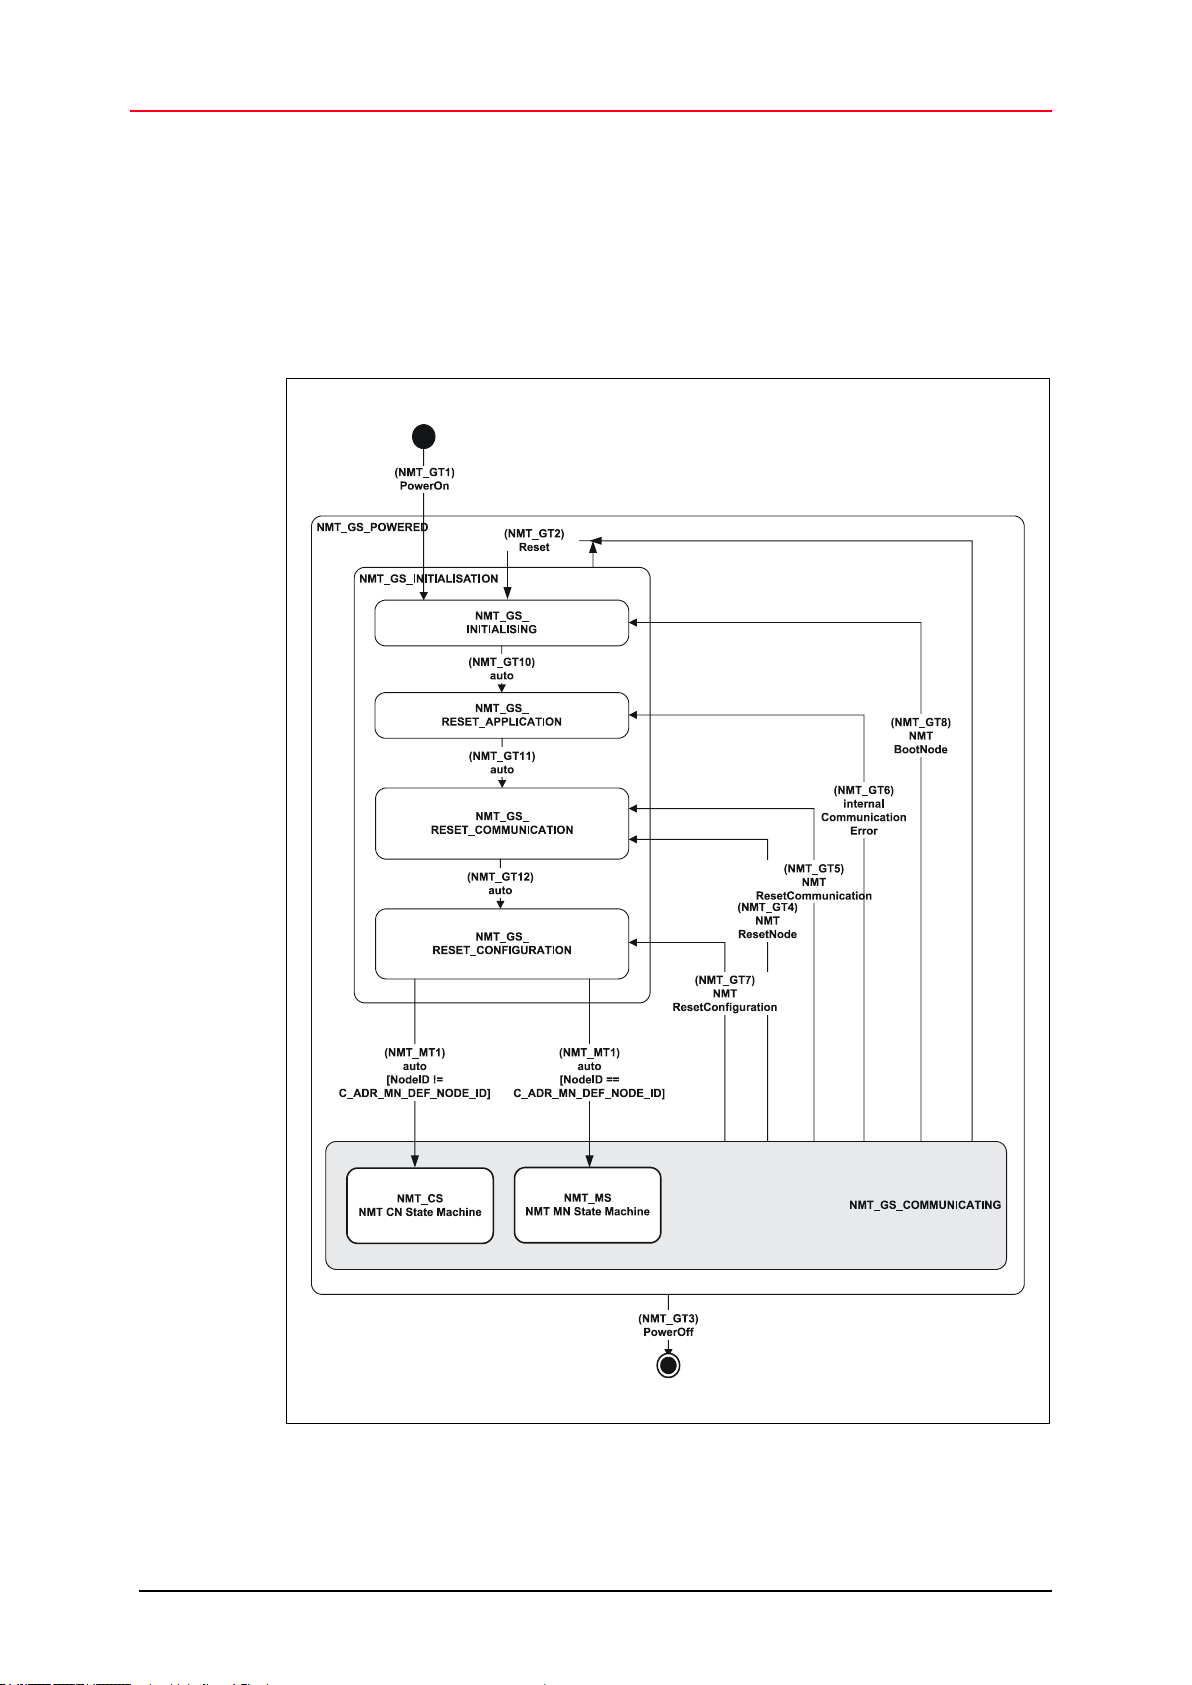
3.10 NMT State Machine
Die NMT Zustandsmaschine legt das Verhalten der Kommunikations-Funktionseinheit
fest. Beim Anlauf durchlaufen der Managing Node und Controlled Node zunächst den
gleichen Initialisierungsprozess (Common Initialisation NMT State Machine). Nach
Beendigung wird beim Mess-System dann in die CN-spezifische Zustandsmaschine
„NMT CN State Machine“, und beim Managing Node in die MN-spezifische
Zustandsmaschine „NMT MN State Machine“ verzweigt. Die MN-spezifische
Zustandsmaschine ist nicht Bestandteil dieser Beschreibung.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 24 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Abbildung 10: Common Initialisation NMT State Machine [Quelle: EPSG Powerlinkspezifikation]
Page 25
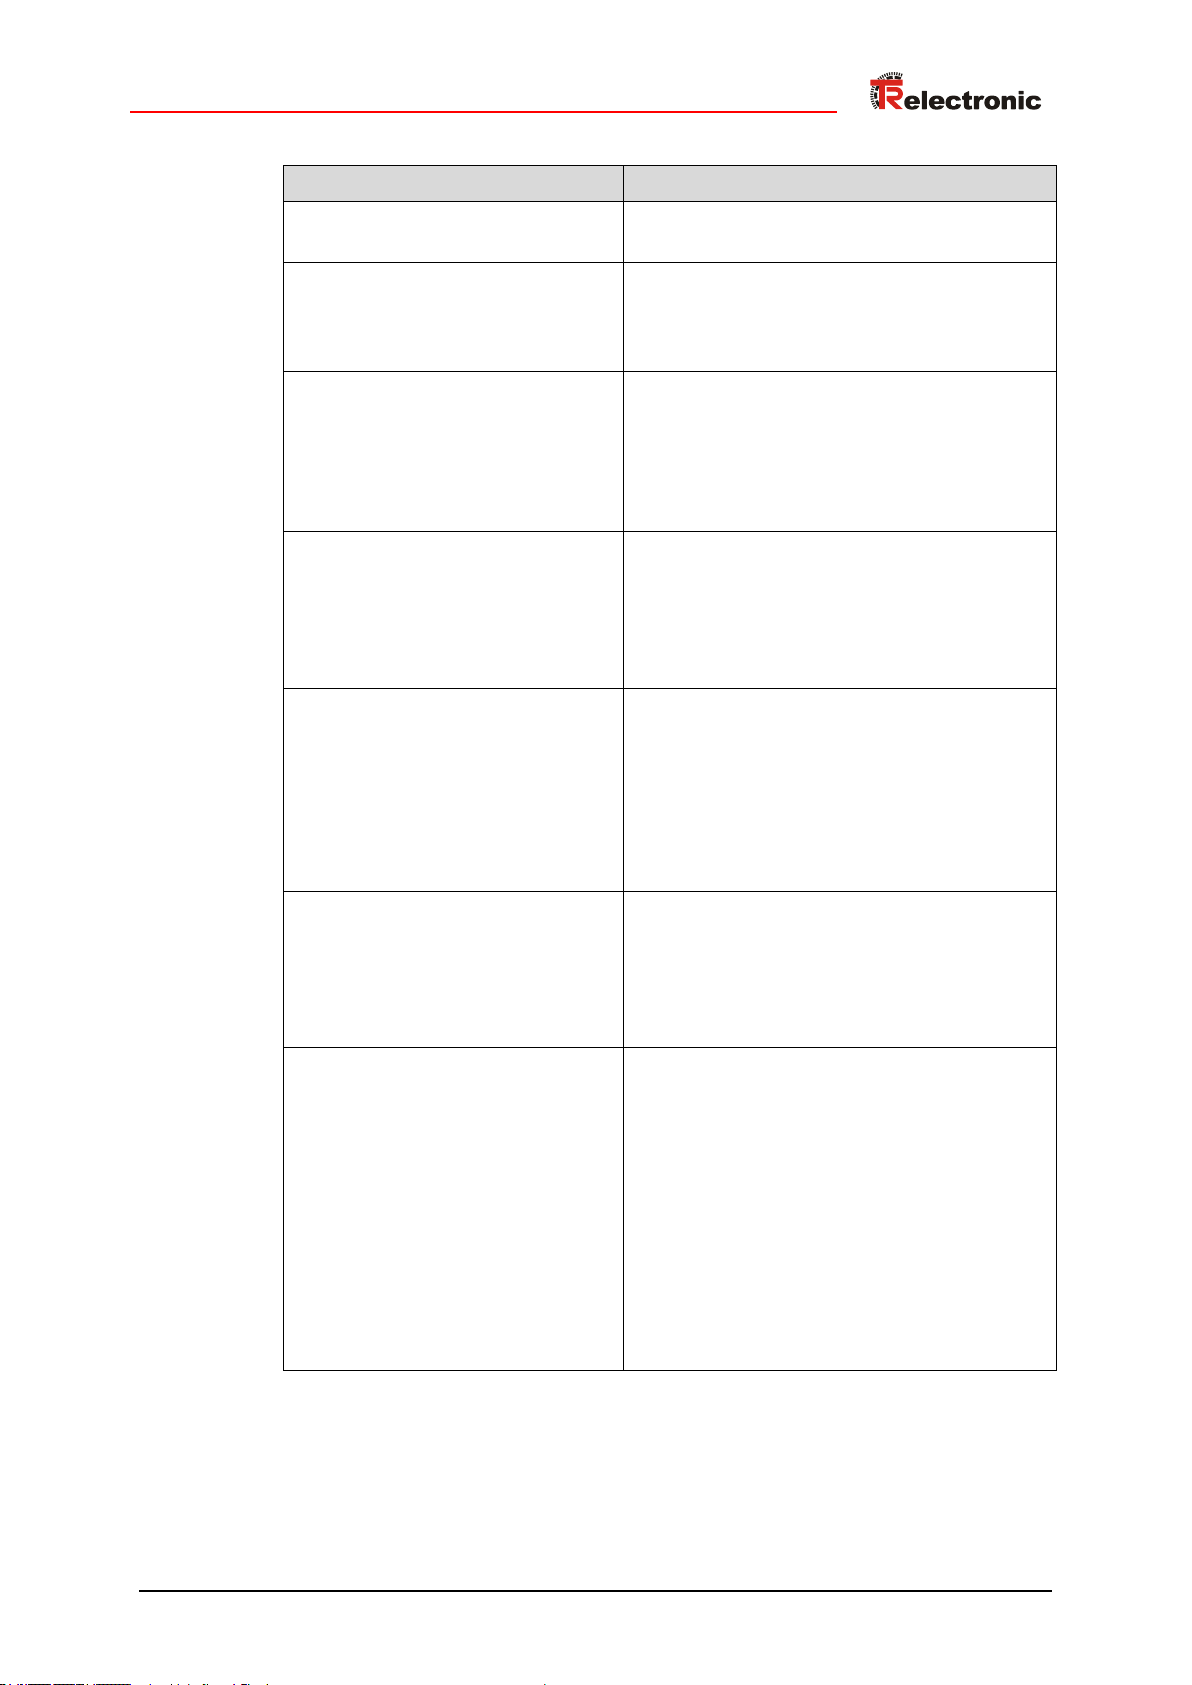
Zustände
Beschreibung
NMT_GS_POWERED
Übergeordneter Status
Gültig nach POWER ON.
NMT_GS_INITIALISATION
Übergeordneter Status
Wird automatisch nach dem Systemstart eingenommen.
Initialisierung der Netzwerkfunktionalität.
- NMT_GS_INITIALISING
Untergeordneter Status
Wird automatisch eingenommen nach POWER
ON, Hardware oder Software Reset
(NMT_GT2), oder nach einem NMTSwReset
(NMT_GT8) Kommando.
Hauptinitialisierung des Knotens.
- NMT_GS_RESET_APPLICATION
Untergeordneter Status
Wird automatisch nach Beendigung des
vorangegangenen Zustandes eingenommen,
oder nach einem NMTResetNode Kommando.
Herstellerspezifische- und Geräteparameter
werden auf die POWER ON Werte gesetzt.
- NMT_GS_RESET_COMMUNICATION
Untergeordneter Status
Wird automatisch nach Beendigung des vorangegangenen Zustandes eingenommen,
bzw. nach einem internen Kommunikationsfehler oder NMTResetCommunication
Kommando.
Kommunikationsparameter werden auf die
POWER ON Werte gesetzt.
- NMT_GS_RESET_CONFIGURATION
Untergeordneter Status
Wird automatisch nach Beendigung des
vorangegangenen Zustandes eingenommen,
oder nach einem NMTResetConfiguration
Kommando.
Erstellung der aktiven Gerätekonfiguration.
NMT_GS_COMMUNICATING
Übergeordneter Status
Wird automatisch nach Beendigung des vorangegangenen Zustandes eingenommen,
bzw. nach einem NMTSwReset (NMT_GT8),
NMTResetNode (NMT_GT4),
NMTResetCommunication (NMT_GT5) oder
NMTResetConfiguration (NMT_GT7)
Kommando, oder einem internen
Kommunikationsfehler (NMT_GT6).
Beinhaltet die MN- bzw. CN-spezifische
Zustandsmaschine. Entsprechend dem
Knotentyp wird automatisch in die für das
Gerät gültige Zustandsmaschine verzweigt.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 25 of 187
Die angegebenen Zustände sind geräteinterne Zustände, welche nicht durch eine
Statusabfrage angezeigt werden können.
Page 26
POWERLINK Informationen
3.10.1 NMT CN State Machine
Die NMT CN Zustandsmaschine wird durch die Common Initialisation NMT
State Machine gesteuert und ist ein untergeordneter Status von NMT_GS_POWERED
und NMT_GS_COMMUNICATING.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 26 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Abbildung 11: NMT CN State Machine [Quelle: EPSG Powerlinkspezifikation]
Page 27
3.10.1.1 NMT_CS_NOT_ACTIVE
NMT_CS_NOT_ACTIVE ist ein nicht permanenter Zustand, welcher vom CN
automatisch nach POWER ON eingenommen wird, wenn die Initialisierungsphase
fehlerfrei durchgeführt werden konnte. Der CN verhält sich passiv (hört nur mit),
beobachtet den Netzwerkverkehr, sendet keine Frames und wartet auf Kommandos
des MN’s. Erkannt werden NMTReset Kommandos, gesendet über ASnd.
Der Übergang von NMT_CS_NOT_ACTIVE nach NMT_CS_PRE_OPERATIONAL_1 wird
durch ein SoA oder SoC Frame ausgelöst.
Der Übergang von NMT_CS_NOT_ACTIVE nach NMT_CS_BASIC_ETHERNET wird
ausgelöst durch einen Timeout für SoC, PReq, PRes und SoA Frames.
3.10.1.2 NMT_CS_PRE_OPERATIONAL_1
Der CN sendet nur einen Frame, wenn er durch den MN ein SoA AsyncAnforderungskommando erhalten hat, es findet keine PDO Kommunikation statt.
Zunächst werden die angeschlossenen CNs identifiziert. Dies geschieht durch eine
IdentRequest Nachricht des MN’s, welche durch eine IdentResponse Nachricht
der CNs quittiert wird. Falls erforderlich, kann der CN seine Konfiguration auch von
einem Konfigurationsserver herunterladen. Beide Prozesse können komplett oder
auch nur teilweise im Zustand NMT_CS_PRE_OPERATIONAL_2 stattfinden, wenn sich
der MN nicht im Zustand NMT_MS_PRE_OPERATIONAL_1 befindet, bzw. den Zustand
NMT_MS_PRE_OPERATIONAL_1 verlässt, bevor der CN seine Konfiguration beendet
hat.
Der Übergang von NMT_CS_PRE_OPERATIONAL_1 nach NMT_CS_PRE_OPERATIONAL_2
wird ausgelöst durch ein SoC Frame.
3.10.1.3 NMT_CS_PRE_OPERATIONAL_2
In diesem Status wird die CN-Konfiguration vollständig abgeschlossen.
Der CN kann durch den MN über ein PReq Frame angefragt werden. Die
empfangenen PDO Daten können ungültig sein und nicht den Anforderungen des
PDO Mappings entsprechen. Die vom MN empfangenen PDO Daten über PReq, die
der anderen CNs und die vom MN über PRes, werden deshalb vom CN ignoriert. Die
übertragenen PRes Frames werden über das RD-Flag als ungültig deklariert. Es
findet keine Verarbeitung der Prozessdaten statt.
Auf Async-Anforderungskommandos antwortet der CN über SoA. Falls vom MN
nicht angefragt, findet keine Ethernet Frame Übertragung in diesem Status statt.
Wenn die Applikation betriebsbereit ist, wird vom MN das Kommando
NMTEnableReadyToOperate ausgegeben, worauf der CN in den Status
NMT_CS_READY_TO_OPERATE überführt wird.
Der Übergang von NMT_CS_PRE_OPERATIONAL_2 nach NMT_CS_PRE_OPERATIONAL_1
wird ausgelöst, wenn ein Fehler erkannt wird.
Der Übergang von NMT_CS_PRE_OPERATIONAL_2 nach NMT_CS_STOPPED wird
ausgelöst, wenn das NMT Status Kommando NMTStopNode empfangen worden ist.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 27 of 187
Page 28
POWERLINK Informationen
3.10.1.4 NMT_CS_READY_TO_OPERATE
Mit diesem Status signalisiert der CN seine Betriebsbereitschaft an den MN.
Erhält der CN eine PReq Anfrage vom MN, antwortet der CN mit einer PRes und wird
so in den zyklischen Datenaustausch mit aufgenommen. Jedoch werden die vom
Mess-System an den MN gesendeten Prozess-Eingangsdaten über PRes Frames
über das RD-Flag als ungültig deklariert.
Auf Async-Anforderungskommandos antwortet der CN über SoA. Falls vom MN
nicht angefragt, findet keine Ethernet Frame Übertragung in diesem Status statt.
Die Länge der PRes Frames (Prozessdaten) entspricht der konfigurierten Größe des
Objekts NMT_CycleTiming_REC.PresActPayloadLimit_U16. Die übertragenen
Daten entsprechen den Anforderungen der Mapping-Konfiguration.
Der Übergang von NMT_CS_READY_TO_OPERATE nach NMT_CS_OPERATIONAL wird
ausgelöst, wenn das NMT Status Kommando NMTStartNode empfangen worden ist.
Der Übergang von NMT_CS_READY_TO_OPERATE nach NMT_CS_PRE_OPERATIONAL_1
wird ausgelöst, wenn ein Fehler erkannt wird.
Der Übergang von NMT_CS_READY_TO_OPERATE nach NMT_CS_STOPPED wird
ausgelöst, wenn das NMT Status Kommando NMTStopNode empfangen worden ist.
3.10.1.5 NMT_CS_OPERATIONAL
Dieser Zustand ist der normale Betriebszustand des CNs. Der aktive
Prozessdatenaustausch zwischen MN und CN über PReq- und PRes-Nachrichten ist
jetzt möglich.
Auf Async-Anforderungskommandos antwortet der CN über SoA. Falls vom MN
nicht angefragt, findet keine Standard Ethernet Frame Übertragung in diesem Status
statt.
Die Länge der PRes Frames (Prozessdaten) entspricht der konfigurierten Größe des
Objekts NMT_CycleTiming_REC.PresActPayloadLimit_U16. Die übertragenen
Daten entsprechen den Anforderungen der Mapping-Konfiguration.
Der Übergang von NMT_CS_OPERATIONAL nach NMT_CS_PRE_OPERATIONAL_2
wird ausgelöst, wenn das NMT Status Kommando NMTEnterPreOperational2
empfangen worden ist.
Der Übergang von NMT_CS_OPERATIONAL nach NMT_CS_PRE_OPERATIONAL_1 wird
ausgelöst, wenn ein Fehler erkannt wird.
Der Übergang von NMT_CS_OPERATIONAL nach NMT_CS_STOPPED wird ausgelöst,
wenn das NMT Status Kommando NMTStopNode empfangen worden ist.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 28 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 29
3.10.1.6 NMT_CS_STOPPED
In diesem Zustand ist der Knoten weitestgehend passiv.
NMT_CS_STOPPED wird für ein kontrolliertes Herunterfahren eines bestimmten CNs
benutzt, während das restliche System davon unberührt bleibt. Der Knoten befindet
sich nicht im zyklischen Datenaustausch und reagiert nur noch auf SoA-Frames, PReq
Anfragen durch den MN werden nicht beantwortet.
Auf Async-Anforderungskommandos antwortet der CN über SoA. Falls vom MN
nicht angefragt, findet keine Standard Ethernet Frame Übertragung in diesem Status
statt.
Der Übergang von NMT_CS_STOPPED nach NMT_CS_PRE_OPERATIONAL_2 wird
ausgelöst, wenn das NMT Status Kommando NMTEnterPreOperational2
empfangen worden ist.
Der Übergang von NMT_CS_STOPPED nach NMT_CS_PRE_OPERATIONAL_1 wird
ausgelöst, wenn ein Fehler erkannt wird.
3.10.1.7 NMT_CS_BASIC_ETHERNET
Im NMT_CS_BASIC_ETHERNET Status kann der Knoten nur Standard Ethernet
Kommunikation gemäß IEEE 802.3 ausführen, bzw. ASnd Frames übertragen.
Nach erhalt eines SoC, PReq, PRes oder SoA Frames wechselt der CN unmittelbar in
den Zustand NMT_CS_PRE_OPERATIONAL_1 über.
Der Zugriff im Basic Ethernet Mode auf das Netzwerk erfolgt über CSMA/CD, die
Netzwerkkommunikation ist deshalb Kollisionsanfällig und nicht deterministisch. Die
Daten zwischen Knoten werden vorzugsweise über UDP/IP ausgetauscht. Die
umfangreiche Erweiterung der Topologie eines POWERLINK Netzwerks steht im
Widerspruch mit denen in der IEEE 802.3. festgelegten Richtlinien. Aufgrund dieser
Tatsache, funktioniert CSMA/CD sehr schlecht in großen EPL-Netzwerken.
EPL Knoten sollten nicht im Basic Ethernet Mode betrieben werden, wenn sie Teil
eines Automationssystem sind. Der Basic Ethernet Mode ist nur für die Punkt-zuPunkt Konfiguration, Knoten-Setup und Servicezwecke vorgesehen.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 29 of 187
Page 30
POWERLINK Informationen
NMT_GS_INITIALISATION
NMT_CS_NOT_ACTIVE
NMT_CS_PRE_OPERATIONAL_1
NMT_CS_PRE_OPERATIONAL_2
NMT_CS_READY_TO_OPERATE
NMT_CS_OPERATIONAL
NMT_CS_STOPPED
NMT_CS_BASIC_ETHERNET
EPL gesteuerter Netzwerkverkehr
SoC - -
R/S R R R -
R/S
PReq - - - R R R - R/S
PDO Empfang
- - - - (x)
1
x - - PRes empfangen
- - - - R R -
R/S
PRes übertragen
- - -
(T) T T - -
PDO Übertragung
- - - - (x)
2
x - - SoA - R/S R R R R R R/S
IdentRequest
- - x x x x x
-
StatusRequest
- - x x x x x
-
NMTRequestInvite
- - x x x x -
-
UnspecifiedInvite
- - x x x x -
-
Empfang von asynchronen Frames
- R R R R R R
R
SDO Empfang
- - x x x x -
-
NMT Kommando
-
(x)
3
x
4
x
4
x
4
x
4
x
4
(x)
3
andere Protokolle
- - x x x x -
- Übertragung, zugeordnet durch SoA
- - T T T T T
-
SDO Übertragung
- - x x x x -
-
NMTRequest Übertragung
- - x x x x -
-
IdentResponse
- - x x x x x
-
StatusResponse
- - x x x x x
-
andere Protokolle
- - x x x x -
-
Netzwerkverkehr, nicht über EPL gesteuert
Standard Ethernet Empfang
- - - - - - -
R UDP/IP Empfang
- - - - - - -
(x5)
SDO Empfang (UDP/IP)
- - - - - - -
(x5)
EPL-ASnd Empfang
- - - - - - -
(x5)
SDO Empfang (EPL-ASnd)
- - - - - - -
(x5)
Standard Ethernet Übertragung
- - - - - - -
T
UDP/IP, selbständig gesendet
- - - - - - -
(x5)
SDO Übertragung (UDP/IP)
- - - - - - -
(x5)
EPL-ASnd, selbständig gesendet
- - - - - - -
(x5)
SDO Übertragung (EPL-ASnd)
- - - - - - -
(x5)
3.10.1.8 Zustände und Kommunikations-Objekt Beziehung
Tabelle 2: Zustände und Kommunikations-Objekte
R Frame akzeptiert
R/S Frame akzeptiert, löst einen Zustandswechsel aus
T Frame übertragen
(T) nur Dummy PRes
x Frame Daten werden interpretiert bzw. übertragen
(x)1 Frame Daten werden interpretiert
(x)2 Daten ungültig durch Rücksetzen des RD-Flags
(x)3 es werden nur ausgewählte NMT Kommandos akzeptiert, Zustandswechsel wird vorgenommen,
der Empfang setzt vorherigen SoA Verlust voraus
x4 bewirkt einen Zustandswechsel
(x5) hängt davon ab, ob das Protokoll unterstützt wird
- keine Framebearbeitung
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 30 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 31
3.11 Weitere Informationen
Weitere Informationen zu POWERLINK erhalten Sie auf Anfrage von der
ETHERNET Powerlink Standardization Group (EPSG) unter nachstehender
Adresse:
POWERLINK-OFFICE EPSG
Kurfürstenstraße 112
10787 Berlin
Germany
Phone: + 49 (0) 30-85 08 85-29
Fax: + 49 (0) 30-85 08 85-86
Email: [email protected]
Internet: http://www.ethernet-powerlink.org
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 31 of 187
Page 32
Installation / Inbetriebnahmevorbereitung
Um einen sicheren und störungsfreien Betrieb zu gewährleisten, sind die
- ISO/IEC 11801, EN 50173 (europäische Standard)
- ISO/IEC 8802-3
- IAONA Richtlinie „Industrial Ethernet Planning and Installation“
Kapitel „Cable“ und „System Installation“
http://www.iaona-eu.com
- und sonstige einschlägige Normen und Richtlinien zu beachten!
Insbesondere sind die EMV-Richtlinie sowie die Schirmungs- und Erdungsrichtlinien
in den jeweils gültigen Fassungen zu beachten!
4 Installation / Inbetriebnahmevorbereitung
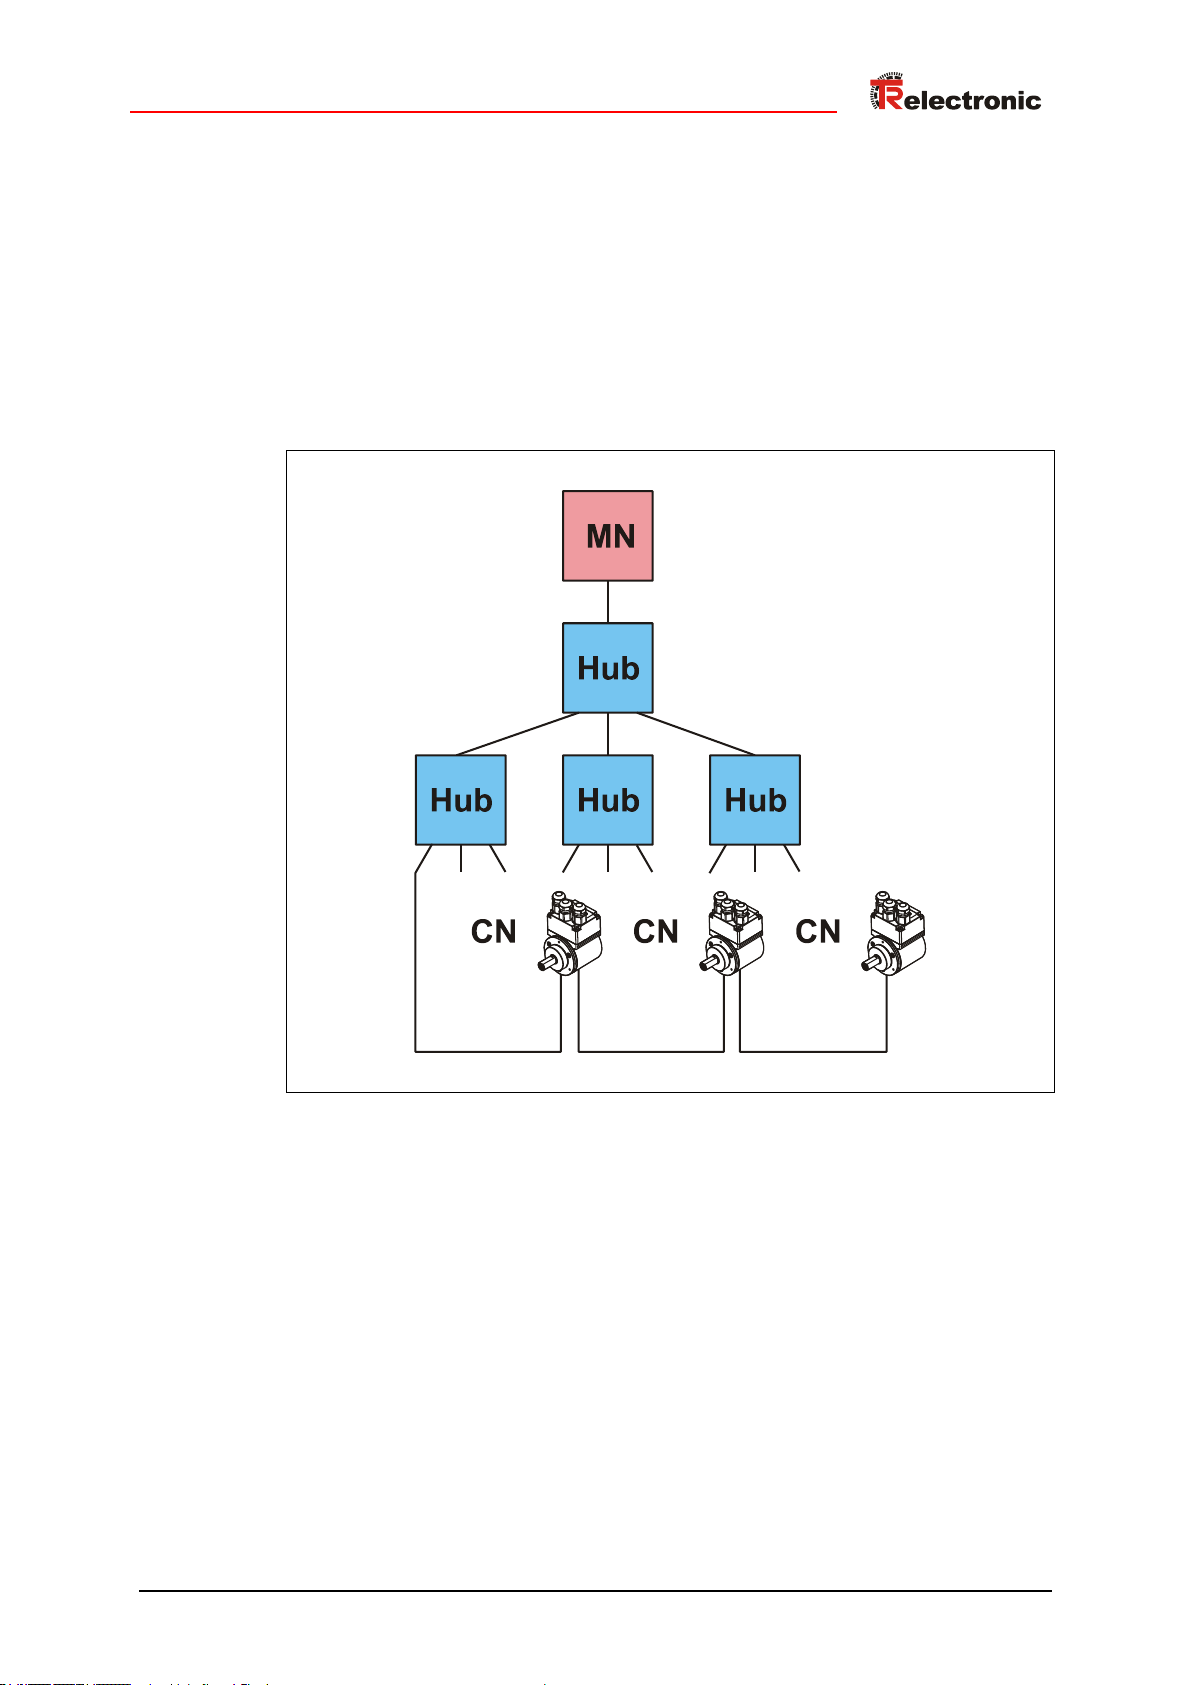
POWERLINK unterstützt Linien-, Baum- oder Sternstrukturen. Die bei den Feldbussen
eingesetzte Bus- oder Linienstruktur wird damit auch für Ethernet verfügbar. Dies ist
besonders praktisch bei der Anlagenverdrahtung, da eine Kombination aus Linie und
Stichleitungen möglich ist.
Für die Übertragung nach dem 100Base-TX Fast Ethernet Standard sind Patch-Kabel
der Kategorie STP CAT5 zu benutzen (2 x 2 paarweise verdrillte und geschirmte
Kupferdraht-Leitungen). Die Kabel sind ausgelegt für Bitraten von bis zu 100 Mbit/s.
Die Übertragungsgeschwindigkeit wird vom Mess-System automatisch erkannt und
muss nicht durch Schalter eingestellt werden.
Für die Übertragung ist Halbduplex Betrieb zu benutzen, die automatische Erkennung
ist abzuschalten. Für den Aufbau des EPL-Netzwerks wird der Einsatz von Hubs der
Klasse 2 empfohlen.
Die EPL Node-ID wird über zwei Drehschalter eingestellt.
Die Kabellänge zwischen zwei Teilnehmern darf max. 100 m betragen.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 32 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 33
4.1 Netzwerktopologie
4.1.1 Hubs
Um den EPL-Jitter Anforderungen zu entsprechen, wird der Einsatz von Hubs für den
Aufbau eines EPL-Netzwerks empfohlen. Hierfür müssen Repeater der Klasse 2
eingesetzt werden. Hubs haben den Vorteil, dass sie gegenüber Switches kleinere
Verzögerungszeiten (≤ 460 ns) haben und einen kleinen Frame-Jittter von ≤ 70 ns
besitzen.
Das Mess-System selbst hat einen Ethernet-Hub integriert, wodurch auf einfache
Weise eine Linien-Verkabelung möglich ist.
Abbildung 12: Stern- und Linientopologie in einem EPL-Netzwerk
4.1.2 Jitter
Jede Hub-Ebene bringt einen weiteren zusätzlichen Jitter von ≤ 70 ns ein. Nur die
Anzahl der Hub-Ebenen zwischen MN und dem am meist entferntesten CN ist hierfür
relevant. Wenn sich der MN im Zentrum einer Linien- bzw. Stern-Topologie befindet,
ist die Anzahl der Hub-Ebenen zum meist entferntesten CN irrelevant für den
Synchronisations-Jitter.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 33 of 187
Page 34
Installation / Inbetriebnahmevorbereitung
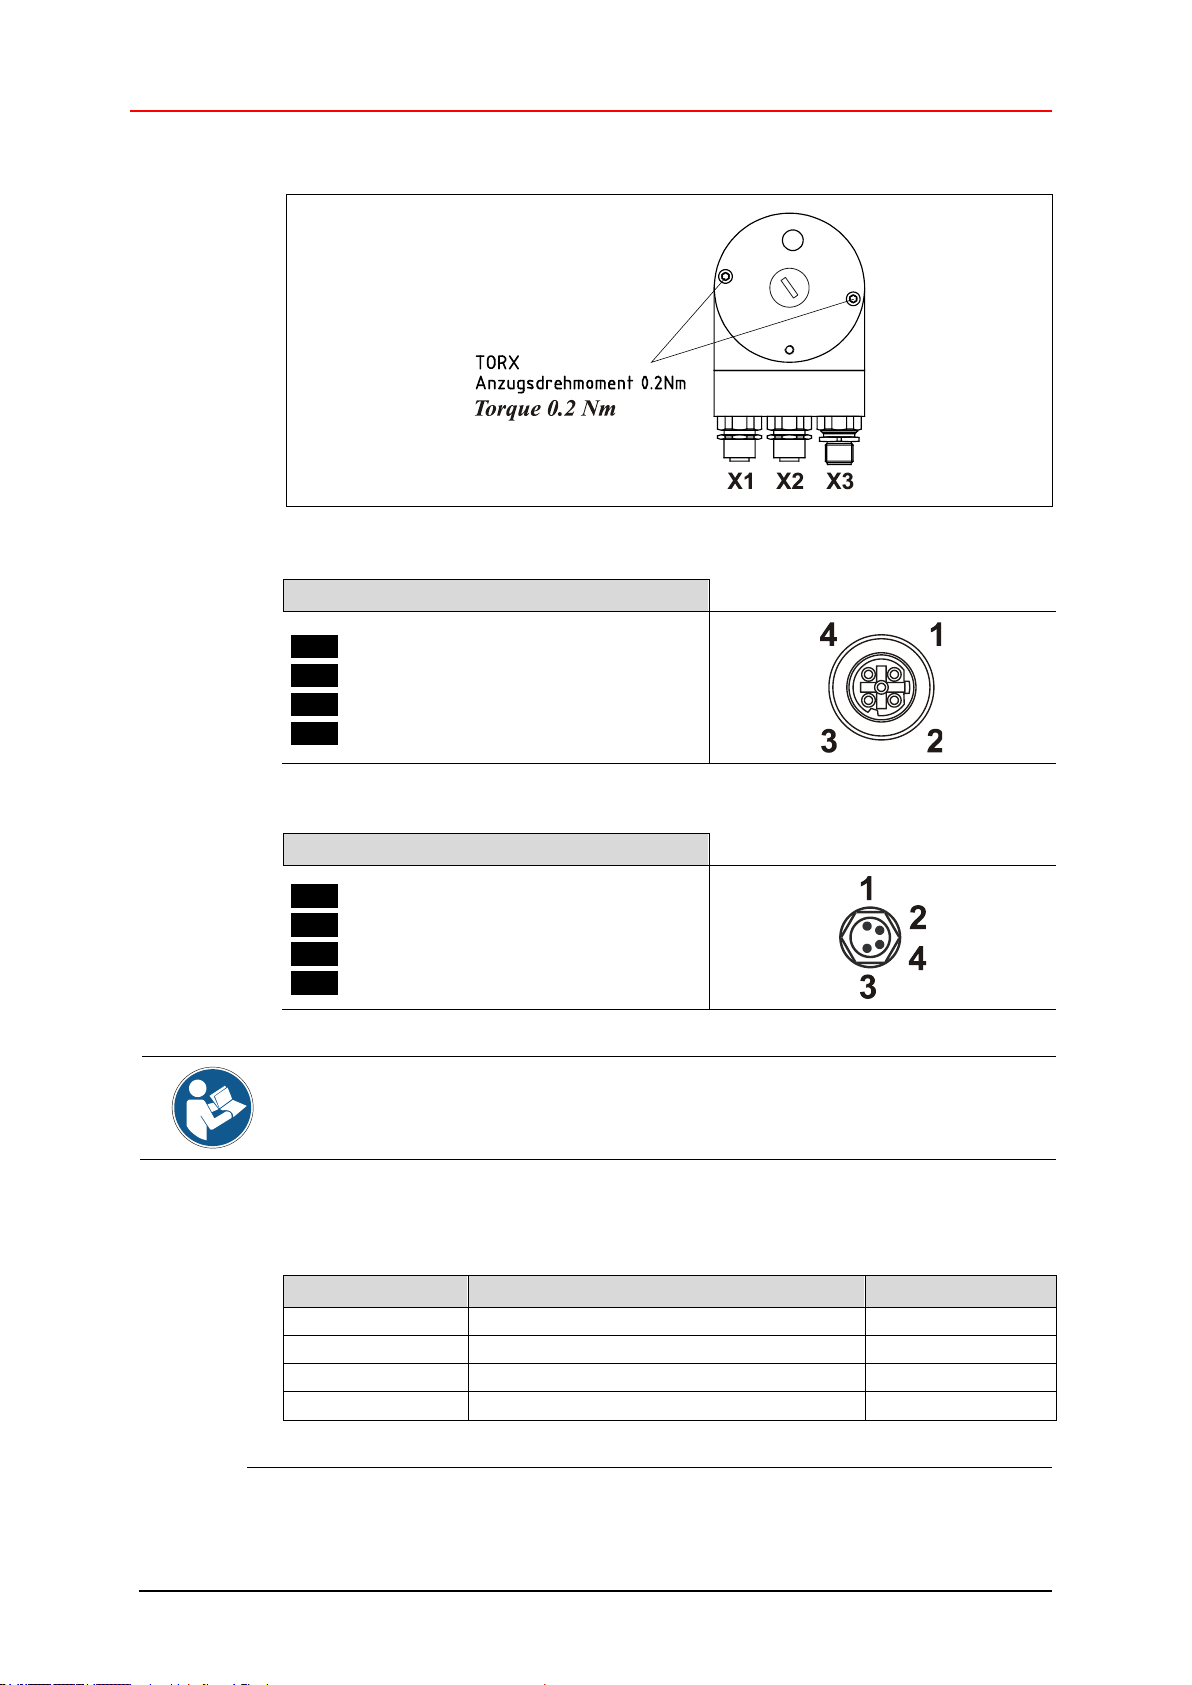
X1 POWERLINK-IN / X2 POWERLINK-OUT
Flanschdose M12x1-4 pol. D-kodiert
Pin 1 TxD+, Sendedaten +
Pin 2 RxD+, Empfangsdaten +
Pin 3 TxD–, Sendedaten –
Pin 4 RxD–, Empfangsdaten –
X3 Versorgung
Flanschstecker M8x1-4 pol.
Pin 1 11 – 27 V DC
Pin 2 1) TRWinProg+
Pin 3 GND, 0 V
Pin 4 1) TRWinProg–
Für die Versorgung sind paarweise verdrillte und geschirmte Kabel zu
verwenden !
Die Schirmung ist großflächig auf das Gegensteckergehäuse aufzulegen!
Hersteller
Bezeichnung
Bestell-Nr.:
Binder
Series 825
99-3729-810-04
Phoenix Contact
SACC-M12MSD-4CON-PG 7-SH (PG 7)
15 21 25 8
Phoenix Contact
SACC-M12MSD-4CON-PG 9-SH (PG 9)
15 21 26 1
Harting
HARAX M12-L
21 03 281 1405
4.2 Anschluss
Bestellangaben zur Ethernet Flanschdose M12x1-4 pol. D-kodiert
1)
Für Servicezwecke, z.B. Softwareupdate
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 34 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 35
EPL Node-ID
Beschreibung
CN Zugriffsoptionen
0
ungültig
keine
1…239
reguläre EPL Controlled Nodes
keine/obligatorisch/optional
isochron / nur Async
240
EPL Managing Node
obligatorisch
isochron
241…250
reserviert
keine
251
EPL Pseudo Node-ID. Wird von
einem Knoten benutzt, um sich
selbst zu adressieren.
Keine
252
EPL Dummy Knoten
keine
253
Diagnosegerät
optional
isochron / nur Async
254
EPL auf Standard Ethernet Router
keine/obligatorisch/optional
isochron
255
EPL Broadcast
keine
4.3 EPL Node-ID
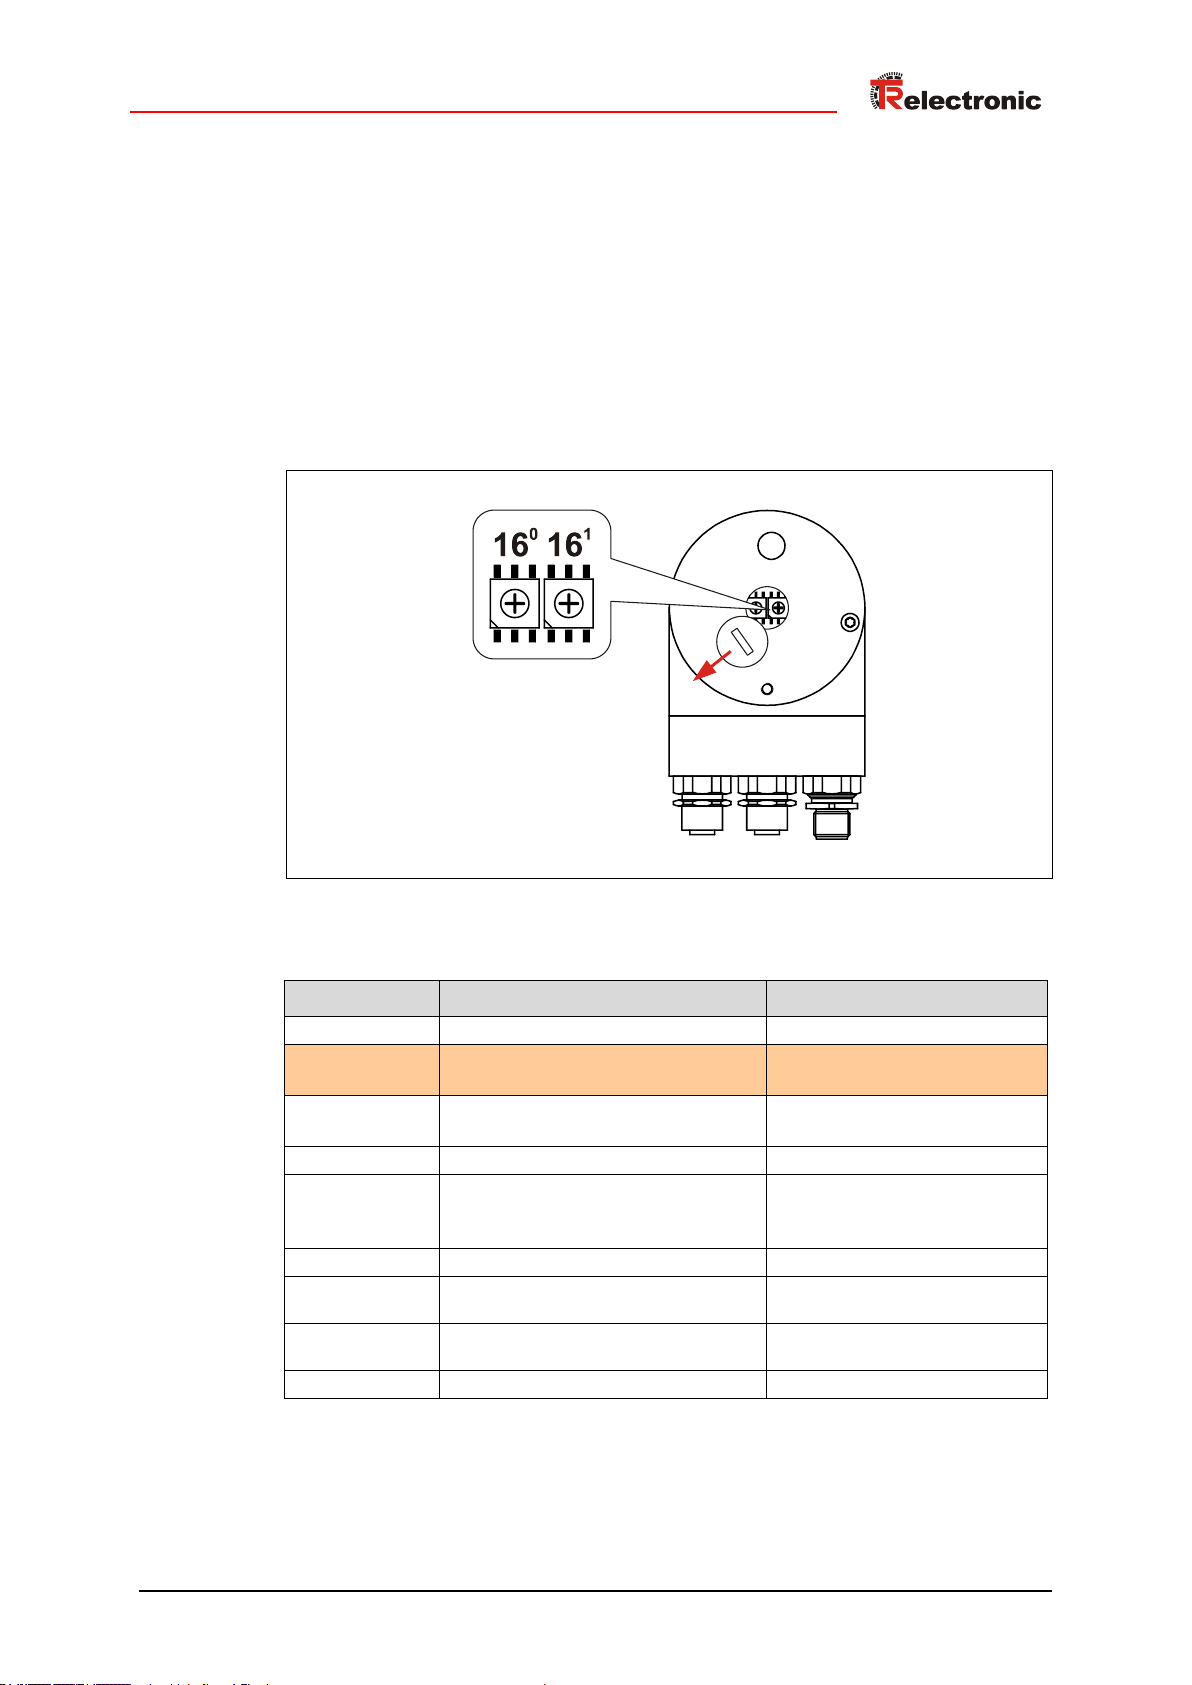
Jeder EPL Knoten, MN/CN/Router, wird über eine 8 Bit EPL Node-ID auf dem EPLLayer adressiert. Innerhalb eines EPL Segmentes darf diese ID nur einmal vergeben
werden und hat daher nur für das lokale EPL Segment eine Bedeutung.
Die Node-ID wird über zwei HEX-Drehschalter eingestellt, welche nur im
Einschaltmoment gelesen werden. Nachträgliche Einstellungen während des Betriebs
werden daher nicht erkannt.
Für das Mess-System dürfen die Node-Ids 1…239 vergeben werden. Untenstehende
Tabelle zeigt den vollständigen Adressbereich mit den entsprechenden Zuordnungen.
Abbildung 13: EPL Node-ID, Schalterzuordnung
Tabelle 3: EPL Node-ID Zuordnung
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 35 of 187
Page 36
Installation / Inbetriebnahmevorbereitung
4.4 Einschalten der Versorgungsspannung
Nachdem der Anschluss und alle Hardwareeinstellungen vorgenommen worden sind,
kann die Versorgungsspannung eingeschaltet werden.
Das Mess-System wird zunächst initialisiert und befindet sich danach im Zustand
NMT_CS_NOT_ACTIVE. In diesem Zustand ist das Mess-System inaktiv und
beobachtet den Netzwerkverkehr, bzw. wartet auf Kommandos vom MN. Über den
MN kann das Mess-System gemäß der NMT CN State Machine nach und nach in
den Zustand NMT_CS_OPERATIONAL überführt werden:
NMT_CS_PRE_OPERATIONAL_1
Mit einem SoA oder SoC Frame wird das Mess-System in den Zustand
NMT_CS_PRE_OPERATIONAL_1 versetzt. In diesem Zustand sendet das Mess-
System nur dann einen Frame, wenn es vom MN über ein SoA AsyncInvite
Kommando dazu autorisiert worden ist. Das noch inaktive Mess-System wird durch
den MN über einen IdentRequest Anforderungsdienst zur Identifikation
aufgefordert. Das Mess-System antwortet daraufhin mit einer IdentResponse, eine
spezielle Art des ASnd Frames. Mit dem Erhalt der IdentResponse wird das MessSystem aktiv geschaltet und kann somit über ein PReq Frame in der isochronen
Datenübertragungsphase angesprochen werden.
Im NMT_CS_PRE_OPERATIONAL_1-Zustand ist zunächst nur eine Parametrierung
über Service-Daten-Objekte möglich. Es ist aber möglich, PDOs unter Nutzung von
SDOs zu konfigurieren.
NMT_CS_PRE_OPERATIONAL_2
Mit einem SoC Frame wird das Mess-System in den Zustand
NMT_CS_PRE_OPERATIONAL_2 versetzt. Das Mess-System wartet zunächst ab, bis
die Konfiguration vollständig abgeschlossen ist und kann dann durch den MN über ein
PReq Frame angesprochen werden. Das Mess-System antwortet daraufhin mit einer
„Dummy PRes“, welche keine Prozessdaten enthält und als ungültig deklariert ist. Es
findet noch keine Prozessdatenverarbeitung statt.
NMT_CS_READY_TO_OPERATE
Mit dem NMT Kommando NMTEnableReadyToOperate wird das Mess-System in
den Zustand NMT_CS_READY_TO_OPERATE versetzt und signalisiert damit seine
Betriebsbereitschaft an den MN. Mit dem Erhalt eines PReq Frames vom MN wird das
Mess-System mit in den zyklischen Datenverkehr aufgenommen.
Ausgangsprozessdaten (PReq Frames) an das Mess-System haben bereits Gültigkeit,
Eingangsdaten (PRes Frames) an den MN werden zwar gesendet, aber als ungültig
deklariert. Die Prozessdaten entsprechen der Mapping-Konfiguration.
NMT_CS_OPERATIONAL
Mit dem NMT Status Kommando NMTStartNode wird das Mess-System in den
Zustand NMT_CS_OPERATIONAL versetzt. Dieser Zustand ist der normale
Betriebszustand des Mess-Systems. Der aktive Prozessdatenaustausch zwischen MN
und Mess-System über PReq- und PRes-Nachrichten ist jetzt möglich. Die
Prozessdaten entsprechen der Mapping-Konfiguration.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 36 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 37
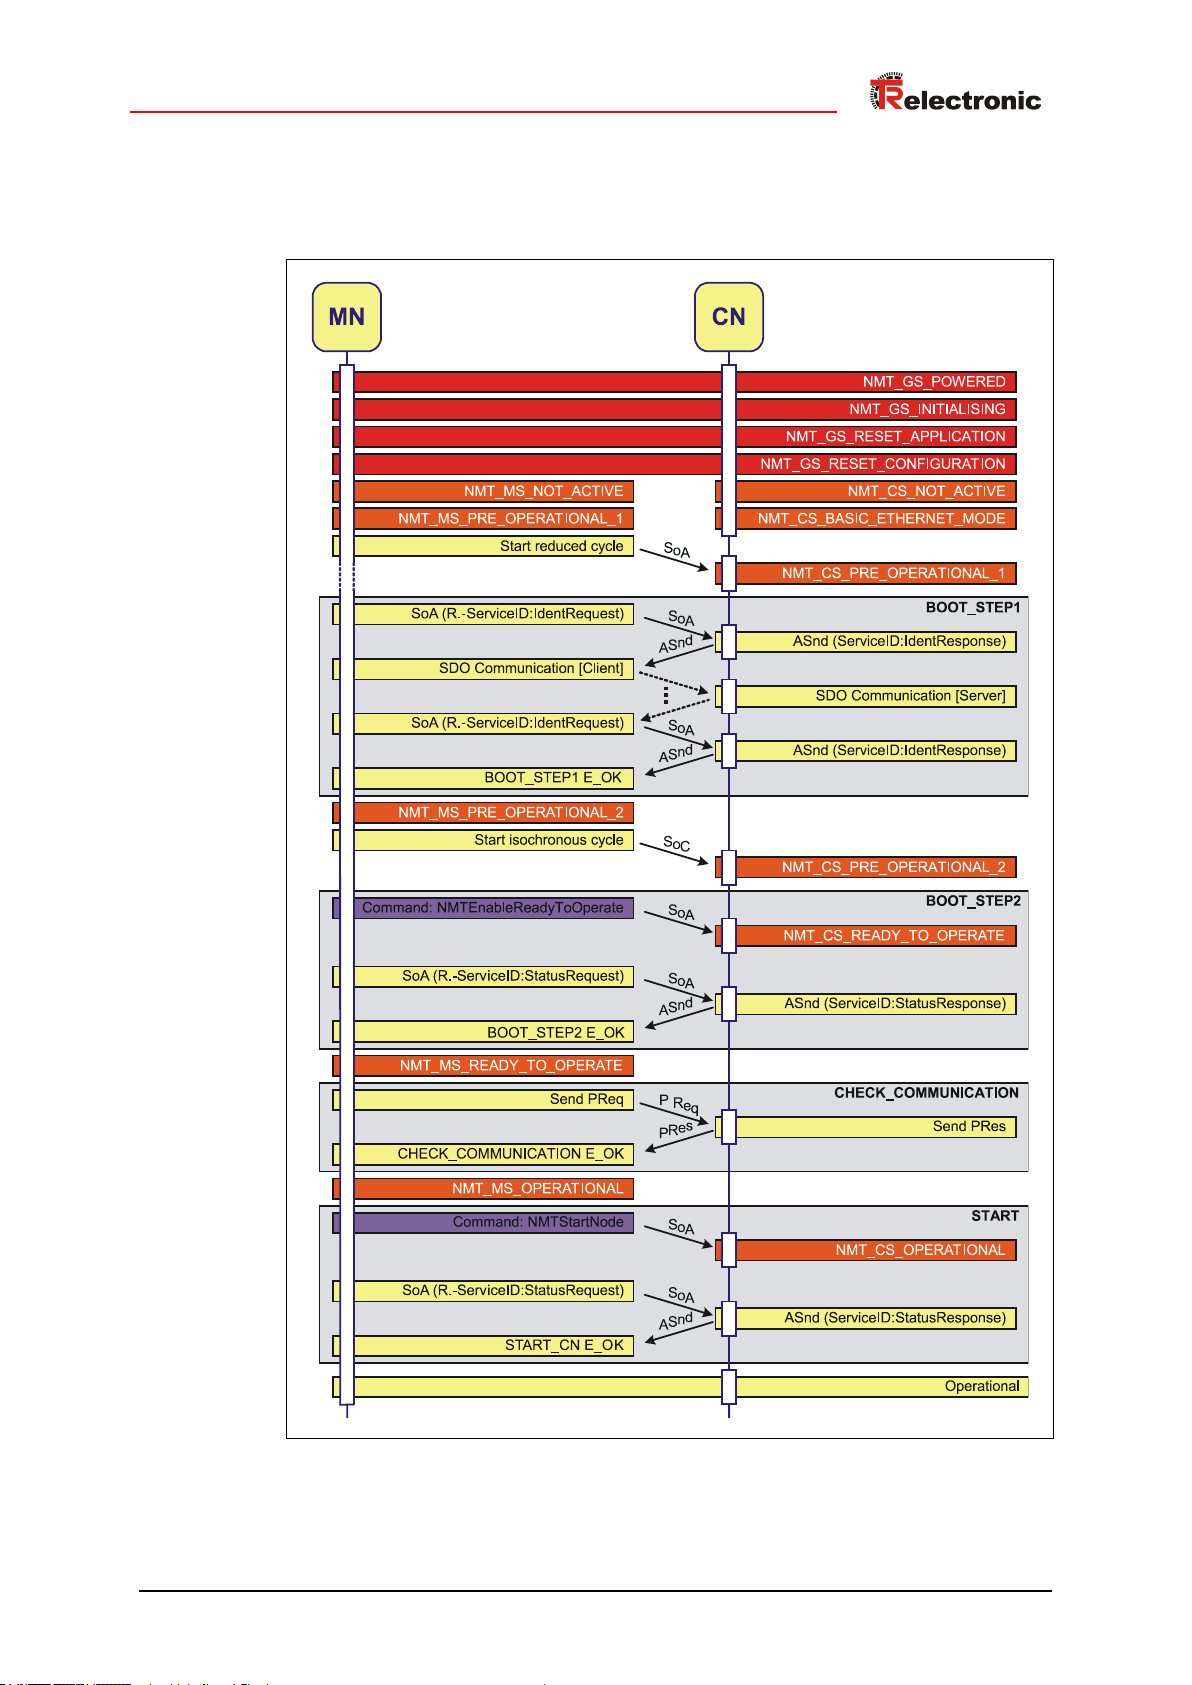
In diesem Beispiel wird ein typischer Boot-Up Vorgang mit einem CN ohne Boot-Up
Fehler dargestellt. Das Beispiel zeigt ebenso eine Konfigurationsaktualisierung des
CN’s in BOOT_STEP1.
Abbildung 14: Beispiel, Boot-Vorgang mit nur einem CN [Quelle: EPSG Powerlinkspezifikation]
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 37 of 187
Page 38
Inbetriebnahme
LED
Beschreibung
ON
permanent AN
OFF
permanent AUS
Flickering
Gleiche AN- und AUS-Zeiten mit einer Frequenz von ca. 10 Hz:
AN = 50 ms, AUS = 50 ms. Abwechselnd rote LED / grüne LED.
Blinking
Gleiche AN- und AUS-Zeiten mit einer Frequenz von ca. 2.5 Hz:
AN = 200 ms, AUS = 200 ms. Abwechselnd rote LED / grüne LED.
Single flash
Einmaliges kurzes Aufblinken, ca. 200 ms AN,
gefolgt von einer langen AUS-Zeit, ca. 1000 ms.
Double flash
Zweimaliges kurzes Aufblinken, ca. 200 ms AN/AUS,
gefolgt von einer langen AUS-Zeit, ca. 1000 ms.
Triple flash
Dreimaliges kurzes Aufblinken, ca. 200 ms AN/AUS,
gefolgt von einer langen AUS-Zeit, ca. 1000 ms.
5 Inbetriebnahme
5.1 Gerätebeschreibungsdatei
Die XML-basierte XDD-Datei enthält alle Informationen über die Mess-Systemspezifischen Parameter sowie Betriebsarten des Mess-Systems. Die XML-Datei wird
durch das POWERLINK-Netzwerkkonfigurationswerkzeug eingebunden, um das
Mess-System ordnungsgemäß konfigurieren bzw. in Betrieb nehmen zu können.
Die XML-Datei hat den Dateinamen „0000025C_TR_CEx_COx_65M_V001.xdd“.
Download:
www.tr-electronic.de/f/TR-ECE-ID-MUL-0032
5.2 Bus-Statusanzeige
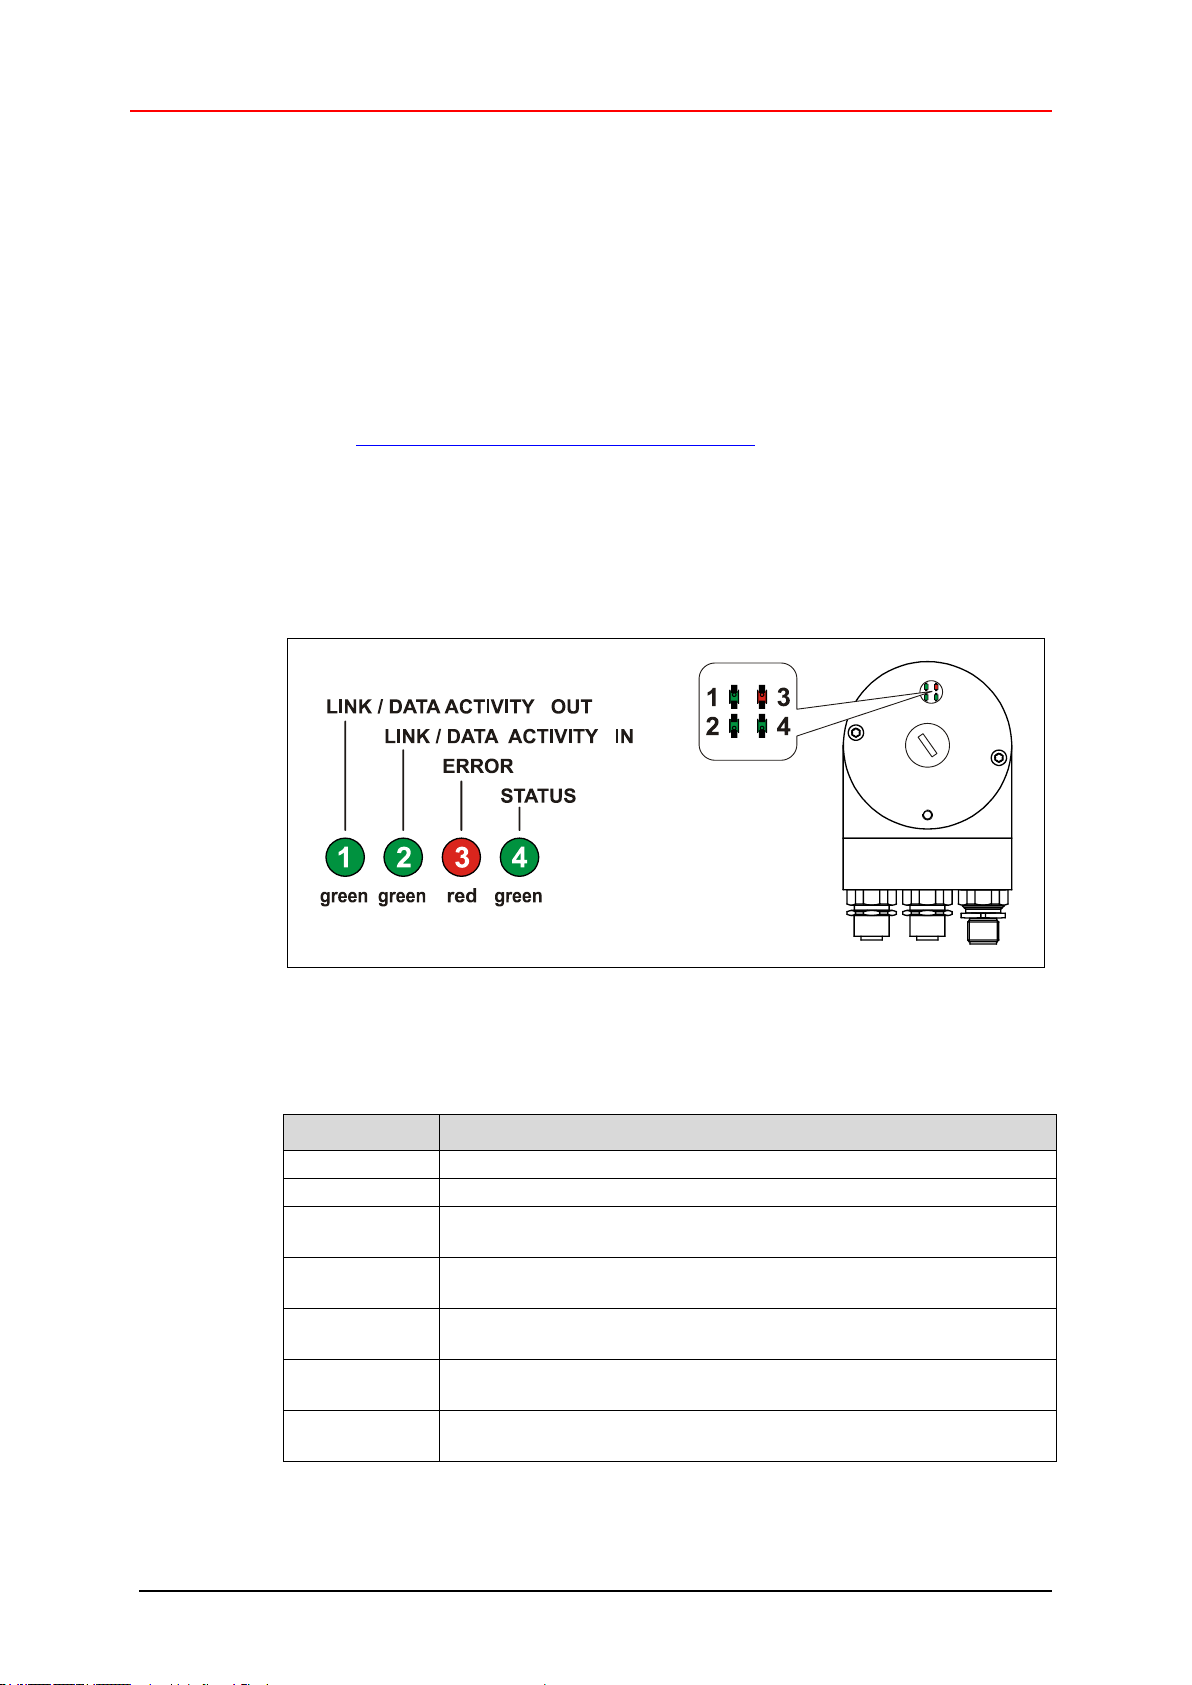
Das POWERLINK-Mess-System ist mit vier Diagnose-LEDs ausgestattet.
Abbildung 15: POWERLINK Diagnose-LEDs
5.2.1 Anzeigezustände und Blinkfrequenz
Tabelle 4: LED Anzeigezustände
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 38 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 39
Status LED
Zustand
OFF
NMT_GS_OFF, NMT_GS_INITIALISATION,
NMT_CS_NOT_ACTIVE
Flickering
NMT_CS_BASIC_ETHERNET
Single flash
NMT_CS_PRE_OPERATIONAL_1
Double flash
NMT_CS_PRE_OPERATIONAL_2
Triple flash
NMT_CS_READY_TO_OPERATE
ON
NMT_CS_OPERATIONAL
Blinking
NMT_CS_STOPPED
5.2.2 Error LED
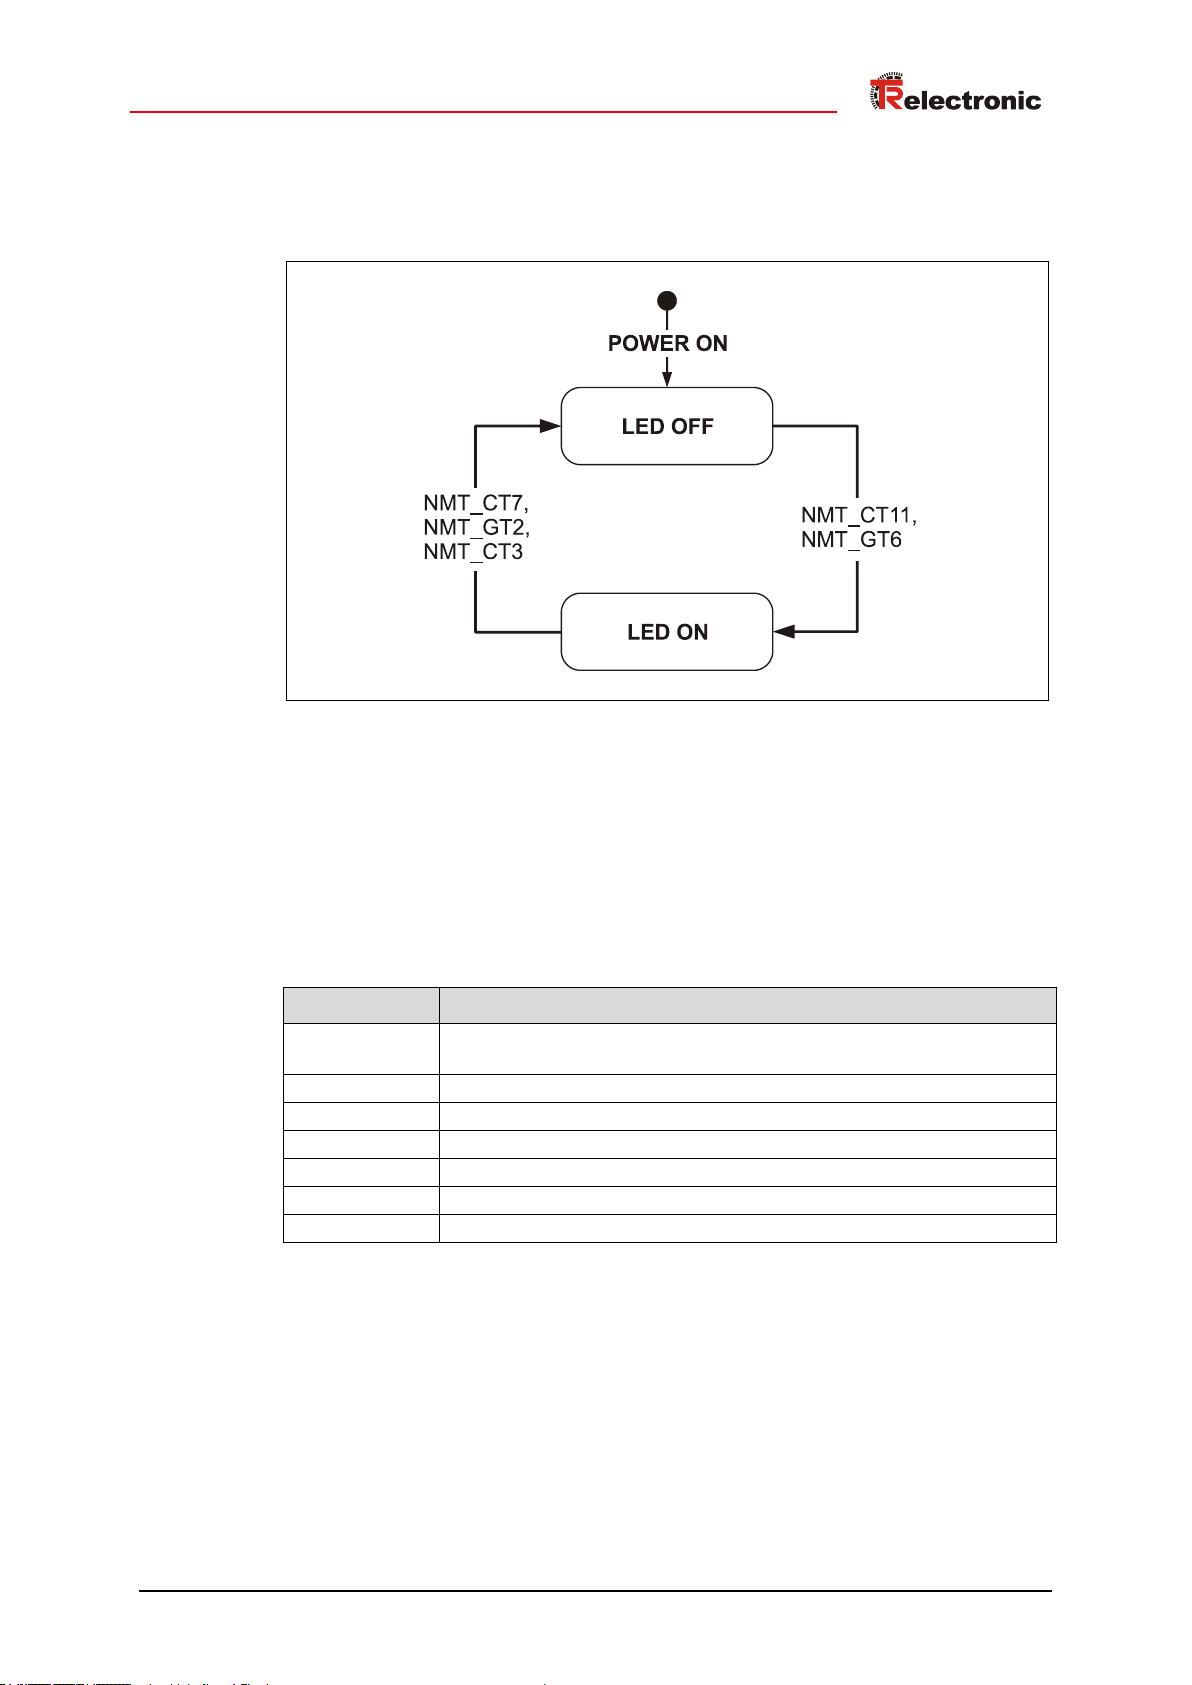
Die Funktion der Error-LED wird über die NMT State Machine und deren
Zustandsübergänge gesteuert, siehe Abbildung 11, Seite 26.
Abbildung 16: Error LED State Machine
Entsprechende Maßnahmen im Fehlerfall siehe Kapitel „Optische Anzeigen“, Seite 90.
5.2.3 Status LED
Die Funktion der Status-LED wird über die Zustände der NMT State Machine
gesteuert, siehe Abbildung 11, Seite 26.
Tabelle 5: Status LED
5.2.4 Link / Data Activity LED, IN/OUT
LED = ON „Link“, wenn eine Ethernet Verbindung hergestellt werden konnte. Blinkt
auf „Data Activity“, wenn Daten gesendet oder empfangen werden. Die Data Activity
Anzeige ist dominierend gegenüber der Link-Anzeige.
Entsprechende Maßnahmen im Fehlerfall siehe Kapitel „Optische Anzeigen“, Seite 90.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 39 of 187
Page 40
Inbetriebnahme
5.3 Netzwerkkonfiguration
5.3.1 MAC-Adresse
Jedem POWERLINK-Gerät wird bereits bei TR-Electronic eine weltweit eindeutige
Geräte-Identifikation zugewiesen und dient zur Identifizierung des Ethernet-Knotens.
Diese 6 Byte lange Geräte-Identifikation ist die MAC-Adresse und ist nicht
veränderbar.
Die MAC-Adresse teilt sich auf in:
● 3 Byte Herstellerkennung und
● 3 Byte Gerätekennung, laufende Nummer
Die MAC-Adresse steht im Regelfall auf der Anschluss-Haube des Gerätes.
z.B.: „00-03-12-04-00-60“
5.3.2 IP-Adresse
Damit ein POWERLINK-Gerät als Teilnehmer am Industrial Ethernet angesprochen
werden kann, benötigt dieses Gerät zusätzlich eine im Netz eindeutige IP-Adresse.
Die IP-Adresse besteht aus 4 Dezimalzahlen mit dem Wertebereich von 0 bis 255. Die
Dezimalzahlen sind durch einen Punkt voneinander getrennt.
Die IP-Adresse setzt sich zusammen aus
● Der Adresse des (Sub-) Netzes und
● Der Adresse des Teilnehmers, im Allgemeinen auch Host oder Netzknoten
genannt
5.3.3 Subnetzmaske
Die gesetzten Bits der Subnetzmaske bestimmen den Teil der IP-Adresse, der die
Adresse des (Sub-) Netzes enthält.
Allgemein gilt:
● Die Netzadresse ergibt sich aus der UND-Verknüpfung von IP-Adresse und
Subnetzmaske.
● Die Teilnehmeradresse ergibt sich aus der Verknüpfung
IP-Adresse UND (NICHT Subnetzmaske)
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 40 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 41
Netzadressbereich (dez.)
IP-Adresse (bin.)
Adressklasse
Default
Subnetzmaske
1.0.0.0 – 126.0.0.0
0xxx xxxx
xxxx xxxx
xxxx xxxx
xxxx xxxx
A
255.0.0.0
128.1.0.0 – 191.254.0.0
10xx xxxx
xxxx xxxx
xxxx xxxx
xxxx xxxx
B
255.255.0.0
192.0.1.0 – 223.255.254.0
110x xxxx
xxxx xxxx
xxxx xxxx
xxxx xxxx
C
255.255.255.0
Dezimal
Binär
Berechnung
IP-Adresse
130.094.122.195
10000010 01011110 01111010 11000011
IP-Adresse
Netzmaske
255.255.255.224
11111111 11111111 11111111 11100000
UND Netzmaske
Netzadresse
130.094.122.192
10000010 01011110 01111010 11000000
= Netzadresse
IP-Adresse
130.094.122.195
10000010 01011110 01111010 11000011
IP-Adresse
Netzmaske
255.255.255.224
11111111 11111111 11111111 11100000
(00000000 00000000 00000000 00011111)
UND (NICHT Netzmaske)
Hostadresse
3
00000000 00000000 00000000 00000011
= Hostadresse
5.3.4 Zusammenhang IP-Adresse und Default-Subnetzmaske
Es gibt eine Vereinbarung hinsichtlich der Zuordnung von IP-Adressbereichen und so
genannten „Default-Subnetzmasken“. Die erste Dezimalzahl der IP-Adresse (von
links) bestimmt den Aufbau der Default-Subnetzmaske hinsichtlich der Anzahl der
Werte „1“ (binär) wie folgt:
Class A-Netz: 1 Byte Netzadresse, 3 Byte Hostadresse
Class B-Netz: 2 Byte Netzadresse, 2 Byte Hostadresse
Class C-Netz: 3 Byte Netzadresse, 1 Byte Hostadresse
Beispiel zur Subnetzmaske
IP-Adresse = 130.094.122.195,
Netzmaske = 255.255.255.224
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 41 of 187
Page 42
Inbetriebnahme
IP-Adresse
192.168.100.
eingestellte EPL Node-ID
Netz-ID
Host-ID
IP-Parameter
IP-Adresse
IP-Adresse
192.168.100.<EPL Node-ID>
Subnetzmaske
255.255.255.0
Default Gateway
192.168.100.254, kann angepasst werden
5.3.5 IP-Adressierung
Jeder IP-fähiger EPL Knoten besitzt eine Ipv4 Adresse, eine Subnetzmaske und
Default-Gateway. Diese Attribute werden als die IP-Parameter bezeichnet:
Ipv4 Adresse
Für ein EPL-Netzwerk wird die private Klasse C Netz-ID 192.168.100.0 benutzt. Ein
Klasse C Netzwerk unterstützt die IP-Adressen 1…254 und entspricht der Anzahl
gültiger EPL Node-Ids. Die Host-ID der privaten Klasse C Netz-ID ist identisch mit der
eingestellten EPL Node-ID. Demzufolge enthält das letzte Byte der IP-Adresse (Host-ID)
den Wert der EPL Node-ID:
Tabelle 6: Aufbau der Ipv4 Adresse
Subnetzmaske
Die Subnetzmaske eines EPL-Knotens lautet 255.255.255.0. Dies ist die Subnetzmaske
eines Klasse C Netzes.
Default Gateway
Ein Default Gateway ist ein Knoten (Router/Gateway) im EPL-Netzwerk und ermöglicht
den Zugriff auf ein anderes Netzwerk, außerhalb des EPL-Netzwerks.
Für die Default Gateway Voreinstellung kann die IP-Adresse 192.168.100.254 benutzt
werden. Dieser Wert kann an gültige IP-Adressen angepasst werden. Ist im EPLNetzwerk ein Router/Gateway vorhanden, ist die dort benutzte IP-Adresse zu
verwenden.
Die folgende Tabelle fast die Standard IP-Parameter noch mal zusammen:
Tabelle 7: IP-Parameter eines EPL-Knotens
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 42 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 43
5.3.6 Hostname
Jeder IP-fähiger EPL Knoten besitzt einen Hostnamen. Der Hostname kann benutzt
werden, um EPL-Knoten mit ihren Namen statt mit ihrer IP-Adresse anzusprechen.
Zulässige Werte:
Die Daten werden als ISO 646-1973(E) 7-Bit kodierte Zeichen interpretiert. Der
Default Hostname setzt sich zusammen aus der EPL Node-ID und der Vendor-ID,
getrennt durch das „-“ Zeichen: <EPL Node ID>-<Vendor ID>. Die EPL Node-ID und
die Vendor-ID sind hexadezimal kodiert.
Wird nicht ausdrücklich ein Hostname zugewiesen, benutzt der EPL-Knoten
stattdessen den Default Hostnamen. Der Hostname des EPL-Knotens kann über das
NMT Managing Kommando NMTNetHostNameSet gesetzt werden. Hierzu muss sich
der EPL-Knoten im Zustand NMT_GS_INITIALISATION befinden. Der Hostname
kann über ein ASnd-Frame mit dem IdentResponse Service gelesen werden.
Alternativ kann der Hostname aber auch über Objekt 1F9Ah: NMT_HostName_VSTR
auf Seite 72 konfiguriert werden.
- 0x30…0x39 (0…9)
- 0x41…0x5A (A…Z)
- 0x61…0x6A (a…z)
- 0x2D (-)
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 43 of 187
Page 44
Kommunikationsspezifische Standard-Objekte (CiA DS-301)
Abhängig vom Gerät, werden nicht immer alle Indexe unterstützt. !
Index
Objekt
Name
Typ
Attr.
M/O/C
Seite
0x1000
VAR
NMT_DeviceType_U32
UNSIGNED32
CONST
M
45
0x1001
VAR
ERR_ErrorRegister_U8
UNSIGNED8
ro M 46
0x1006
VAR
NMT_CycleLen_U32
UNSIGNED32
rw M 46
0x100A
VAR
NMT_ManufactSwVers_VS
VISIBLE_STRING
CONST
O
47
0x1018
RECORD
NMT_IdentityObject_REC
IDENTITY
CONST
M
47
0x1020
RECORD
CFM_VerifyConfiguration_REC
CFM_VerifyConfiguration_TYPE
rw M 49
0x1030
RECORD
NMT_InterfaceGroup_0h_REC
NMT_InterfaceGroup_TYPE
- M 51
0x1300
VAR
SDO_SequLayerTimeout_U32
UNSIGNED32
rw C 54
0x1800
RECORD
PDO_TxCommParam_0h_REC
PDO_CommParamRecord_TYPE
- C 54
0x1A00
ARRAY
PDO_TxMappParam_0h_AU64
- Position_Low
- Position_High
UNSIGNED64
ro C 56
0x1C0A
RECORD
DLL_CNCollision_REC
DLL_ErrorCntRec_TYPE
- C 57
0x1C0B
RECORD
DLL_CNLossSoC_REC
DLL_ErrorCntRec_TYPE
- M 58
0x1C0F
RECORD
DLL_CNCRCError_REC
DLL_ErrorCntRec_TYPE
- M 60
0x1C14
VAR
DLL_CNLossOfSocTolerance_U32
UNSIGNED32
rw C 61
0x1E40
RECORD
NWL_IpAddrTable_0h_REC
NWL_IpAddrTable_TYPE
- C 62
0x1E4A
RECORD
NWL_IpGroup_REC
NWL_IpGroup_TYPE
- C 64
0x1F82
VAR
NMT_FeatureFlags_U32
UNSIGNED32
CONST
M
65
0x1F83
VAR
NMT_EPLVersion_U8
UNSIGNED8
CONST
M
66
0x1F8C
VAR
NMT_CurrNMTState_U8
UNSIGNED8
ro M 66
0x1F93
RECORD
NMT_EPLNodeID_REC
NMT_EPLNodeID_TYPE
- M 67
0x1F98
RECORD
NMT_CycleTiming_REC
NMT_CycleTiming_TYPE
- M 68
0x1F99
VAR
NMT_CNBasicEthernetTimeout_U32
UNSIGNED32
rw M 71
0x1F9A
VAR
NMT_HostName_VSTR
VISIBLE_STRING32
rw C 72
0x1F9E
VAR
NMT_ResetCmd_U8
UNSIGNED8
rw M 72
6 Kommunikationsspezifische Standard-Objekte (CiA DS-301)
Folgende Tabelle zeigt eine Gesamtübersicht der Indexe im
Kommunikationsprofilbereich.
M = Mandatory (zwingend)
O = Optional
C = Conditional (bedingt)
Tabelle 8: Kommunikationsspezifische Standard-Objekte
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 44 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 45
Index
0x1000
Objekttyp
VAR
Name
NMT_DeviceType_U32
Datentyp
UNSIGNED32
Kategorie
Mandatory
Wertebereich
UNSIGNED32
Zugriff
CONST
Standardwert
0x00020196
PDO Mapping
nein
Gerätetyp
Geräte-Profil-Nummer
Encoder-Typ
Byte 0
Byte 1
Byte 2
Byte 3
0x96
0x01
27 bis 20
215 bis 28
Encoder-Typ
Code
Definition
Default
01
Absoluter Single-Turn Encoder
je nach Encoder-Typ
02
Absoluter Multi-Turn Encoder
6.1 Objekt 1000h: NMT_DeviceType_U32
Beinhaltet Informationen über den Gerätetyp. Das Objekt mit Index 1000h beschreibt
den Gerätetyp und seine Funktionalität. Es besteht aus einem 16 Bit Feld, welches
das benutzte Geräteprofil beschreibt (Geräteprofil-Nr. 406 = 196h) und ein zweites 16
Bit Feld, welches Informationen über den Gerätetyp liefert. Der Wert wird über die
Geräte-Firmware während der Systeminitialisierung konfiguriert.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 45 of 187
Page 46
Kommunikationsspezifische Standard-Objekte (CiA DS-301)
Index
0x1001
Objekttyp
VAR
Name
ERR_ErrorRegister_U8
Datentyp
UNSIGNED8
Kategorie
Mandatory
Wertebereich
0…0xFF
Zugriff
ro
Standardwert
0
PDO Mapping
ja
Bit
M/O
Bedeutung
0
M
Allgemeiner Fehler
Das Bit wird gesetzt, wenn das Static Error Bit Field oder Status
Entries im StatusResponse Frame einen oder mehrere Fehler anzeigt.
1 O nicht unterstützt
2 O nicht unterstützt
3 O nicht unterstützt
4 O nicht unterstützt
5 O nicht unterstützt
6 O nicht unterstützt
7 O Herstellerspezifisch, nicht unterstützt
Index
0x1006
Objekttyp
VAR
Name
NMT_CycleLen_U32
Datentyp
UNSIGNED32
Kategorie
Mandatory
Wertebereich
0…0xFF FF FF FF
Zugriff
rw, gültig beim Reset
Standardwert
5000 µs
PDO Mapping
nein
6.2 Objekt 1001h: ERR_ErrorRegister_U8
Das Objekt ERR_ErrorRegister_U8 ist kompatibel zum Objekt „Error Register“ des
Standard Kommunikationsprofils CiA DS 301.
6.3 Objekt 1006h: NMT_CycleLen_U32
Dieses Objekt bestimmt das Intervall für die Kommunikations-Zykluszeit in µs, siehe
auch Abbildung 2: EPL Zyklusdiagramm auf Seite 16. Die daraus resultierende
Periode bestimmt das SYNC Intervall. Der Wert wird bei der Systemkonfiguration
gesetzt und gilt sowohl für den MN, als auch für den CN.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 46 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 47
Index
0x100A
Objekttyp
VAR
Name
NMT_ManufactSwVers_VS
Datentyp
VISIBLE_STRING
Kategorie
Optional
Wertebereich
-
Zugriff
CONST
Standardwert
„TR-V1“, versionsabhängig
PDO Mapping
nein
Index
0x1018
Objekttyp
RECORD
Name
NMT_IdentityObject_REC
Datentyp
IDENTITY
Kategorie
Mandatory
Sub-Index
000
Beschreibung
Anzahl der Einträge
Zugriff
CONST
PDO Mapping
nein
Standardwert
0x4
Wertebereich
0x4
Sub-Index
001
Beschreibung
VendorId_U32,
enthält die von der CiA zugewiesene Geräte Vendor ID
Kategorie
Mandatory
Datentyp
UNSIGNED32
Zugriff
CONST
PDO Mapping
nein
Standardwert
0x025C
Wertebereich
0…0xFF FF FF FF
6.4 Objekt 100Ah: NMT_ManufactSwVers_VS
Enthält die Hersteller Softwareversion.
6.5 Objekt 1018h: NMT_IdentityObject_REC
Dieses Objekt enthält allgemeine Identifikations-Informationen über das Mess-System.
Die Werte werden durch die Firmware während der Systeminitialisierung konfiguriert.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 47 of 187
Page 48
Kommunikationsspezifische Standard-Objekte (CiA DS-301)
Sub-Index
002
Beschreibung
ProductCode_U32,
enthält die gerätespezifische Klassifizierung der Art.-Nr.
Kategorie
Optional
Datentyp
UNSIGNED32
Zugriff
CONST
PDO Mapping
nein
Standardwert
1: Absoluter Single-Turn Encoder
2: Absoluter Multi-Turn Encoder
Wertebereich
0…0xFF FF FF FF
Sub-Index
003
Beschreibung
RevisionNo_U32,
enthält die herstellerspezifische Revisions-Nr.
Kategorie
Optional
Datentyp
UNSIGNED32
Zugriff
CONST
PDO Mapping
nein
Standardwert
0x89224
Wertebereich
0…0xFF FF FF FF
31
16
15
0
Haupt-Anteil
Index-Anteil
Revisions-Nr.
MSB
LSB
Sub-Index
004
Beschreibung
SerialNo_U32,
enthält die Geräte-Seriennummer
Kategorie
Optional
Datentyp
UNSIGNED32
Zugriff
CONST
PDO Mapping
nein
Standardwert
0x1
Wertebereich
0…0xFF FF FF FF
Format:
Der Haupt-Anteil der Revisions-Nr. bezeichnet ein spezifisches Geräteverhalten.
Wenn die Funktionalität des Gerätes erweitert wird, wird der Haupt-Anteil der
Revisions-Nr. hochgezählt. Der Index-Anteil bezeichnet unterschiedliche Versionen
mit demselben Geräteverhalten.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 48 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 49
Index
0x1020
Objekttyp
RECORD
Name
CFM_VerifyConfiguration_REC
Datentyp
CFM_VerifyConfiguration_TYPE
Kategorie
Mandatory
Sub-Index
000
Beschreibung
Anzahl der Einträge
Zugriff
ro
PDO Mapping
nein
Standardwert
0x4
Wertebereich
0x4
Sub-Index
001
Beschreibung
ConfDate_U32,
enthält das Konfigurationsdatum (Anz. Tage seit 1. Januar 1984)
Kategorie
Mandatory
Datentyp
UNSIGNED32
Zugriff
rw
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0xFF FF FF FF
Sub-Index
002
Beschreibung
ConfTime_U32,
enthält die Konfigurationszeit (Anzahl ms seit Mitternacht)
Kategorie
Mandatory
Datentyp
UNSIGNED32
Zugriff
rw
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0xFF FF FF FF
6.6 Objekt 1020h: CFM_VerifyConfiguration_REC
Dieses Objekt enthält das Konfigurations-Datum und –Zeit.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 49 of 187
Page 50
Kommunikationsspezifische Standard-Objekte (CiA DS-301)
Sub-Index
003
Beschreibung
ConfId_U32,
enthält eine ID-Nummer für die Konfiguration
Kategorie
Optional
Datentyp
UNSIGNED32
Zugriff
rw
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0xFF FF FF FF
Sub-Index
004
Beschreibung
VerifyConfInvalid_U32
Kategorie
Optional
Datentyp
BOOLEAN
Zugriff
ro
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0x1; 0 = FALSE, 1 = TRUE
Der Wert wird durch ein Konfigurations-Tool erzeugt und ist in gewisser Hinsicht
herstellerspezifisch.
In einem EPL Netzwerk sollten nur die Knoten dieselbe ID-Nummer enthalten, dessen
Hardware und Konfiguration identisch ist, ausgenommen einige knotenspezifische
Parameter wie z.B. die EPL Node-ID oder die Seriennummer etc. Ansonsten sollte
jeder Knoten in einem Ethernet POWERLINK Netzwerk-Segment eine einzigartige IDNummer besitzen.
VerifyConfInvalid_U32 erlaubt temporäre lokale Modifikationen der
Konfigurationsparameter für Testzwecke unter Beibehaltung der Bootfähigkeit des
Netzwerks.
VerifyConfInvalid_U32 = FALSE zeigt an, dass die Konfiguration seit der letzten
Speicherung von ConfId_U32 (Sub-Index 003) nicht modifiziert wurde.
Eine Änderung der Parameter, welche im nichtflüchtigen Speicher gespeichert
werden, setzt VerifyConfInvalid_U32 auf TRUE.
Das Schreiben eines Wertes > 0 auf ConfId_U32 setzt VerifyConfInvalid_U32
auf FALSE.
Diese Information kann durch ein Konfigurations-Tool oder einer Applikation benutzt
werden, um eine Warnung anzuzeigen, falls die Konfiguration eines Knotens
modifiziert worden ist.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 50 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 51
Index
0x1030
Objekttyp
RECORD
Name
NMT_InterfaceGroup_0h_REC
Datentyp
NMT_InterfaceGroup_TYPE
Kategorie
Mandatory
Sub-Index
000
Beschreibung
Anzahl der Einträge
Zugriff
CONST
PDO Mapping
nein
Standardwert
0x09
Wertebereich
0x09
Sub-Index
001
Beschreibung
InterfaceIndex_U16,
enthält den Index für die physikalische Schnittstelle
Kategorie
Mandatory
Datentyp
UNSIGNED16
Zugriff
ro
PDO Mapping
nein
Standardwert
0x9
Wertebereich
0x01…0x0A
6.7 Objekt 1030h: NMT_InterfaceGroup_0h_REC
Dieses Objekt wird benutzt, um Parameter der Netzwerk-Schnittstellen (physikalisch
oder virtuell) über SDO zu konfigurieren und abzufragen. Jede Schnittstelle hat einen
Eintrag. Das InterfaceGroup_REC – Objekt ist eine Untermenge der Schnittstellengruppe RFC1213.
Diese Zahl ist die Indexziffer, die von 0x102F subtrahiert wird. Der EPL-Knoten,
welcher eine Schnittstelle hinzufügt, generiert den entsprechenden Wert.
Die Schnittstelle, die durch einen bestimmten Wert dieses Indexes definiert wird, ist
die selbe Schnittstelle definiert durch den selben Wert von Objekt 1E40h:
NWL_IpAddrTable_0h_REC.IfIndex_U16.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 51 of 187
Page 52
Kommunikationsspezifische Standard-Objekte (CiA DS-301)
Sub-Index
002
Beschreibung
InterfaceDescription_VSTR,
enthält Schnittstellen-Informationen
Kategorie
Mandatory
Datentyp
VISIBLE_STRING
Zugriff
CONST
PDO Mapping
nein
Standardwert
TR-Port-P2MAC-V1
Wertebereich
-
Sub-Index
003
Beschreibung
InterfaceType_U8,
enthält den Schnittstellen-Typ
Kategorie
Mandatory
Datentyp
UNSIGNED8
Zugriff
CONST
PDO Mapping
nein
Standardwert
0x6, ethernet-csmacd
Wertebereich
0x01…0x07
Sub-Index
004
Beschreibung
InterfaceMtu_U16,
enthält die max. Rx/Tx Datagrammgröße in Bytes
Kategorie
Mandatory
Datentyp
UNSIGNED16
Zugriff
CONST
PDO Mapping
nein
Standardwert
1000 Bytes
Wertebereich
0…0xFF FF
Sub-Index
005
Beschreibung
InterfacePhysAddress_OSTR,
enthält die physikalische Schnittstellenadresse
Kategorie
Mandatory
Datentyp
OCTET_STRING6
Zugriff
CONST
PDO Mapping
nein
Standardwert
0
Wertebereich
-
Dieser Textstring enthält den Namen des Herstellers, den Produktnamen und die
Version der Hardwareschnittstelle.
Der Wert wird über die Geräte-Firmware während der Systeminitialisierung
konfiguriert.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 52 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 53
Sub-Index
006
Beschreibung
InterfaceName_VSTR,
enthält den Schnittstellen-Referenznamen,
benützt durch den Gerätetreiber
Kategorie
Mandatory
Datentyp
VISIBLE_STRING
Zugriff
ro
PDO Mapping
nein
Standardwert
TR-Epl-Slave
Wertebereich
-
Sub-Index
007
Beschreibung
InterfaceOperStatus_U8,
enthält den momentanen Schnittstellen-Betriebszustand
Kategorie
Mandatory
Datentyp
UNSIGNED8
Zugriff
ro
PDO Mapping
nein
Standardwert
0
Wertebereich
0 = Down, 1 = Up
Sub-Index
008
Beschreibung
InterfaceAdminState_U8,
enthält den momentanen Schnittstellen-Administrationszustand
Kategorie
Mandatory
Datentyp
UNSIGNED8
Zugriff
rw
PDO Mapping
nein
Standardwert
0
Wertebereich
0 = Down, 1 = Up
Sub-Index
009
Beschreibung
Valid_BOOL,
spezifiziert die Datengültigkeit von diesem Objekt
Kategorie
Mandatory
Datentyp
BOOLEAN
Zugriff
rw
PDO Mapping
nein
Standardwert
0
Wertebereich
TRUE (1) = Daten gültig, FALSE (0) = Daten ungültig
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 53 of 187
Page 54
Kommunikationsspezifische Standard-Objekte (CiA DS-301)
Index
0x1300
Objekttyp
VAR
Name
SDO_SequLayerTimeout_U32
Datentyp
UNSIGNED32
Kategorie
Mandatory
Wertebereich
0…0xFF FF FF FF
Zugriff
rw
Standardwert
30.000 ms
PDO Mapping
nein
Index
0x1800
Objekttyp
RECORD
Name
PDO_TxCommParam_0h_REC
Datentyp
PDO_CommParamRecord_TYPE
Kategorie
Cond
Sub-Index
000
Beschreibung
Anzahl der Einträge
Zugriff
ro
PDO Mapping
nein
Standardwert
0x2
Wertebereich
0x2
Sub-Index
001
Beschreibung
NodeID_U8,
enthält die Node-ID des PDO-Ziels für den MN, PReq CN
Kategorie
Mandatory
Datentyp
UNSIGNED8
Zugriff
rw
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0xFE
6.8 Objekt 1300h: SDO_SequLayerTimeout_U32
Dieses Objekt enthält den Timeout-Wert in ms für die Erkennung eines
Verbindungsabbruchs bei einer SDO-Übertragung.
6.9 Objekt 1800h: PDO_TxCommParam_0h_REC
Dieses Objekt enthält die Mapping-Version sowie Adress-Informationen und
beschreibt die Kommunikationsattribute des TPDO-Kanals.
Da ein CN nur ein TPDO-Kanal besitzt, ist nur das erste KommunikationsparameterObjekt 0x1800 implementiert.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 54 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 55
Sub-Index
002
Beschreibung
MappingVersion_U8,
enthält die Mapping Versions-Nr.
Kategorie
Mandatory
Datentyp
UNSIGNED8
Zugriff
ro, unterstützt nur statisches Mapping
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0xFF
High-Nibble
Low-Nibble
übergeordneter Anteil
untergeordneter Anteil
Mapping Version
Format:
Die Mapping Version wird benötigt, um die Kompatibilität des TPDO-Kanals mit Hilfe
des „PDO-Mapping-Version-Handlings“ zu gewährleisten.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 55 of 187
Page 56
Kommunikationsspezifische Standard-Objekte (CiA DS-301)
Index
0x1A00
Objekttyp
ARRAY
Name
PDO_TxMappParam_0h_AU64
Datentyp
UNSIGNED64
Kategorie
Cond
Sub-Index
000
Beschreibung
Anzahl der gemappten Objekte im PDO
Zugriff
rw
PDO Mapping
nein
Standardwert
0x02
Wertebereich
0…0xFE
Index
0x1A00
Name
PDO_TxMappParam_0h_AU64
Sub-Index
Name
Standardwert in HEX
Datentyp
Zugriff
0x00
Anzahl der Einträge
02
ro
0x01
ObjectMapping;
Position_Low, 32 Bit
3100-01-00–0000-0020
UNSIGNED64
ro
0x02
ObjectMapping;
Position_High, 32 Bit
3100-02-00–0020-0020
UNSIGNED64
ro
UNSIGNED64
MSB
LSB
Bits
63…48
47…32
31…24
23…16
15…0
Name
Länge in Bits
Offset in Bits
reserved
Sub-Index
Index
Typ
UNSIGNED16
UNSIGNED16
-
UNSIGNED8
UNSIGNED16
6.10 Objekt 1A00h: PDO_TxMappParam_0h_AU64
Dieses Objekt beschreibt die Abbildung der in den TPDO-Nutzdaten enthaltenen
Objekte aus den Objektverzeichniseinträgen.
Da ein CN nur ein TPDO-Kanal besitzt, ist nur das erste Mapping-Parameter-Objekt
0x1A00 implementiert.
TPDO Mapping Parameter, Standardeinstellung
Format des internen Bit-Mappings des PDO-Mappingeintrags (Standardwert)
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 56 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 57
Index
0x1C0A
Objekttyp
RECORD
Name
DLL_CNCollision_REC
Datentyp
DLL_ErrorCntRec_TYPE
Kategorie
Cond
Sub-Index
000
Beschreibung
Anzahl der Einträge
Zugriff
ro
PDO Mapping
nein
Standardwert
0x3
Wertebereich
0x3
Sub-Index
001
Beschreibung
CumulativeCnt_U32, Summenzähler
enthält die Anzahl der Kollisionen
Kategorie
Optional
Datentyp
UNSIGNED32
Zugriff
rw
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0xFF FF FF FF
6.11 Objekt 1C0Ah: DLL_CNCollision_REC
Dieses Objekt wird benutzt, um das Fehlersymptom Collisions (Buskollisionen) zu
überwachen und zu melden. Kollisionen werden vom CN erkannt. Fehlerauslösung
siehe Threshold Counter auf Seite 85.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 57 of 187
Page 58
Kommunikationsspezifische Standard-Objekte (CiA DS-301)
Sub-Index
002
Beschreibung
ThresholdCnt_U32, Grenzwertzähler
pro Kollisionsfehler +8, kein Fehler/Zyklus -1
Kategorie
Optional
Datentyp
UNSIGNED32
Zugriff
ro
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0xFF FF FF FF
Sub-Index
003
Beschreibung
Threshold_U32,
enthält den Grenzwert für Sub-Index 002, ThresholdCnt_U32
Wenn Grenzwert erreicht NMT_GS_RESET_APPLICATION
Kategorie
Optional
Datentyp
UNSIGNED32
Zugriff
rw
PDO Mapping
nein
Standardwert
15
Wertebereich
0…0xFF FF FF FF; 0 = Funktion deaktiviert, keine Fehlerauslösung
1 = direkte Fehlerauslösung
Index
0x1C0B
Objekttyp
RECORD
Name
DLL_CNLossSoC_REC
Datentyp
DLL_ErrorCntRec_TYPE
Kategorie
Mandatory
Sub-Index
000
Beschreibung
Anzahl der Einträge
Zugriff
CONST
PDO Mapping
nein
Standardwert
0x3
Wertebereich
0x3
6.12 Objekt 1C0Bh: DLL_CNLossSoC_REC
Dieses Objekt wird benutzt, um das Fehlersymptom Loss of SoC (Verlust von Startof-Cycle Frames) zu überwachen und zu melden. Loss of SoC-Fehler werden vom
CN erkannt. Fehlerauslösung siehe Threshold Counter auf Seite 85.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 58 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 59
Sub-Index
001
Beschreibung
CumulativeCnt_U32, Summenzähler
enthält die Anzahl der verloren gegangenen SoC Frames
Kategorie
Mandatory
Datentyp
UNSIGNED32
Zugriff
rw
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0xFF FF FF FF
Sub-Index
002
Beschreibung
ThresholdCnt_U32, Grenzwertzähler
pro Loss of SoC Fehler +8, kein Fehler/Zyklus -1
Kategorie
Mandatory
Datentyp
UNSIGNED32
Zugriff
ro
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0xFF FF FF FF
Sub-Index
003
Beschreibung
Threshold_U32,
enthält den Grenzwert für Sub-Index 002, ThresholdCnt_U32
Wenn Grenzwert erreicht Fehlerzustand
(PRE_OPERATIONAL_1
)
Kategorie
Mandatory
Datentyp
UNSIGNED32
Zugriff
rw
PDO Mapping
nein
Standardwert
15
Wertebereich
0…0xFF FF FF FF; 0 = Funktion deaktiviert, keine Fehlerauslösung
1 = direkte Fehlerauslösung
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 59 of 187
Page 60
Kommunikationsspezifische Standard-Objekte (CiA DS-301)
Index
0x1C0F
Objekttyp
RECORD
Name
DLL_CNCRCError_REC
Datentyp
DLL_ErrorCntRec_TYPE
Kategorie
Mandatory
Sub-Index
000
Beschreibung
Anzahl der Einträge
Zugriff
ro
PDO Mapping
nein
Standardwert
0x3
Wertebereich
0x3
Sub-Index
001
Beschreibung
CumulativeCnt_U32, Summenzähler
enthält die Anzahl der CRC-Fehler
Kategorie
Mandatory
Datentyp
UNSIGNED32
Zugriff
rw
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0xFF FF FF FF
Sub-Index
002
Beschreibung
ThresholdCnt_U32, Grenzwertzähler
pro CRC-Fehler +8, kein Fehler/Zyklus -1
Kategorie
Optional
Datentyp
UNSIGNED32
Zugriff
ro
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0xFF FF FF FF
Sub-Index
003
Beschreibung
Threshold_U32,
enthält den Grenzwert für Sub-Index 002, ThresholdCnt_U32
Wenn Grenzwert erreicht Fehlerzustand
(PRE_OPERATIONAL_1
)
Kategorie
Optional
Datentyp
UNSIGNED32
Zugriff
rw
PDO Mapping
nein
Standardwert
15
Wertebereich
0…0xFF FF FF FF; 0 = Funktion deaktiviert, keine Fehlerauslösung
1 = direkte Fehlerauslösung
6.13 Objekt 1C0Fh: DLL_CNCRCError_REC
Dieses Objekt wird benutzt, um das Fehlersymptom CRCError (Prüfsummenfehler
bei der Übertragung) zu überwachen und zu melden. CRC-Fehler werden vom CN
erkannt. Fehlerauslösung siehe Threshold Counter auf Seite 85.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 60 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 61
Index
0x1C14
Objekttyp
VAR
Name
DLL_CNLossOfSocTolerance_U32
Datentyp
UNSIGNED32
Kategorie
Cond
Wertebereich
0…0xFF FF FF FF
Zugriff
rw
Standardwert
10 ms
PDO
Mapping
nein
6.14 Objekt 1C14h: DLL_CNLossOfSocTolerance_U32
Dieses Objekt enthält ein Toleranz-Zeitintervall in [ns], welcher bei einer CN Loss of
SoC Fehlererkennung angewandt wird, siehe Kapitel „Loss of SoC“, Seite 87.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 61 of 187
Page 62
Kommunikationsspezifische Standard-Objekte (CiA DS-301)
Index
0x1E40
Objekttyp
RECORD
Name
NWL_IpAddrTable_0h_REC
Datentyp
NWL_IpAddrTable_TYPE
Kategorie
Cond
Sub-Index
000
Beschreibung
Anzahl der Einträge
Zugriff
ro
PDO Mapping
nein
Standardwert
0x05
Wertebereich
0x05
Sub-Index
001
Beschreibung
IfIndex_U16,
enthält den Index für die physikalische Schnittstelle
Kategorie
Mandatory
Datentyp
UNSIGNED16
Zugriff
ro
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0xFF FF
Sub-Index
002
Beschreibung
Addr_IPAD,
enthält die IP-Adresse 192.168.100.<EPL Node-ID>
Kategorie
Mandatory
Datentyp
IP_ADDRESS
Zugriff
ro
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0xFF FF FF FF
6.15 Objekt 1E40h: NWL_IpAddrTable_0h_REC
Die IP-Adress-Tabelle enthält die IP-Adressierungs-Informationen. Das
NWL_IpAddrTable_0h_REC – Objekt ist eine Untermenge der IP-Gruppe RFC1213
und ordnet die IP-Parameter der Schnittstelle zu, welche im Objekt 1030h:
NMT_InterfaceGroup_0h_REC.InterfaceIndex_U16 definiert ist.
Die Schnittstelle, die durch einen bestimmten Wert dieses Indexes definiert wird, ist
die selbe Schnittstelle definiert durch den selben Wert von Objekt 1030h:
NMT_InterfaceGroup_0h_REC.InterfaceIndex_U16.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 62 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 63
Sub-Index
003
Beschreibung
NetMask_IPAD,
enthält die zur IP-Adresse zugehörige Subnetzmaske 255.255.255.0
Kategorie
Mandatory
Datentyp
IP_ADDRESS
Zugriff
ro
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0xFF FF FF FF
Sub-Index
004
Beschreibung
ReasmMaxSize_U16,
enthält die Größe des größten IP-Datagramms von eingehenden IPfragmentierten Datagrammen
Kategorie
Mandatory
Datentyp
UNSIGNED16
Zugriff
ro
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0xFF FF
Sub-Index
005
Beschreibung
DefaultGateway_IPAD,
enthält das zur IP-Adresse zugehörige Standard Gateway
(EPL Standardadresse Router-Typ 1, 192.168.100.254)
Kategorie
Mandatory
Datentyp
IP_ADDRESS
Zugriff
rw
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0xFF FF FF FF
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 63 of 187
Page 64
Kommunikationsspezifische Standard-Objekte (CiA DS-301)
Index
0x1E4A
Objekttyp
RECORD
Name
NWL_IpGroup_REC
Datentyp
NWL_IpGroup_TYPE
Kategorie
Cond
Sub-Index
000
Beschreibung
Anzahl der Einträge
Zugriff
ro
PDO Mapping
nein
Standardwert
0x03
Wertebereich
0x03
Sub-Index
001
Beschreibung
Forwarding_BOOL,
zeigt an, ob empfangene Datagramme welche nicht an diese
Funktionseinheit adressiert sind weitergeleitet werden, oder nicht
(IP-Routerfunktion, keine IP-Routerfunktion)
Kategorie
Mandatory
Datentyp
BOOLEAN
Zugriff
ro
PDO Mapping
nein
Standardwert
0
Wertebereich
0 = keine Übermittlung, 1 = wird übermittelt
Sub-Index
002
Beschreibung
DefaultTTL_U16,
enthält den Time-To-Live Wert für den IP-Header. Verhindert,
dass unzustellbare Pakete unendlich lange weitergeleitet werden.
Kategorie
Mandatory
Datentyp
UNSIGNED16
Zugriff
rw
PDO Mapping
nein
Standardwert
0x40
Wertebereich
0…0xFF FF
6.16 Objekt 1E4Ah: NWL_IpGroup_REC
Das NWL_IpGroup_REC – Objekt ist eine Untermenge der IP-Gruppe RFC1213 und
enthält Informationen über den IP-Stack.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 64 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 65
Sub-Index
003
Beschreibung
ForwardDatagrams_U32,
enthält die Anzahl der Eingangs-Datagramme, welche nicht an
diese Funktionseinheit adressiert sind.
Kategorie
Optional
Datentyp
UNSIGNED32
Zugriff
ro
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0xFF FF FF FF
Index
0x1F82
Objekttyp
VAR
Name
NMT_FeatureFlags_U32
Datentyp
UNSIGNED32
Kategorie
Mandatory
Wertebereich
0x00003FFF
Zugriff
CONST
Standardwert
0x00000087
PDO Mapping
nein
Byte
Bit
Name
TRUE
FALSE
0
0 = 1
Isochronous
Zyklischer Zugriff über PReq
Frames, CN kann isochronisch betrieben werden.
—
1 = 1
SDO by UDP/IP
Gerät unterstützt SDO
Kommunikation über UDP/IP
Frames.
—
2 = 1
SDO by ASnd
Gerät unterstützt SDO
Kommunikation über EPL
ASnd Frames.
—
3 = 0
SDO by PDO
nicht unterstützt
4 = 0
NMT Info Services
5 = 0
Extended NMT State Commands
6 = 0
Dynamic PDO Mapping
7 = 1
NMT Service by UDP/IP
Gerät unterstützt NMT Service über UDP/IP Frames.
—
1
8 = 0
Configuration Manager
nicht unterstützt
9 = 0
Multiplexed Access
10 = 0
NodeID setup by SW
11 = 0
MN Basic Ethernet Mode
12 = 0
Routing Type 1 Support
13 = 0
Routing Type 2 Support
14 = 0
SDO Read/Write All by Index
15 = 0
SDO Read/Write Mult. Parameter by Index
2
16-23 = 0
reserved
3
24-31 = 0
reserved
6.17 Objekt 1F82h: NMT_FeatureFlags_U32
Dieses Objekt enthält die Feature-Flags und zeigt die durch das Gerät unterstützten
Funktionen an. Die Werte werden über die Geräte-Firmware während der
Systeminitialisierung konfiguriert.
Wert-Interpretation
Tabelle 9: NMT_FeatureFlags_U32 Interpretation
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 65 of 187
Page 66
Kommunikationsspezifische Standard-Objekte (CiA DS-301)
Index
0x1F83
Objekttyp
VAR
Name
NMT_EPLVersion_U8
Datentyp
UNSIGNED8
Kategorie
Mandatory
Wertebereich
0
Zugriff
CONST
Standardwert
0…0xFF
PDO Mapping
nein
High-Nibble
Low-Nibble
übergeordneter Anteil
untergeordneter Anteil
EPL Version
Index
0x1F8C
Objekttyp
VAR
Name
NMT_CurrNMTState_U8
Datentyp
UNSIGNED8
Kategorie
Mandatory
Wertebereich
siehe Tabelle
Zugriff
ro
Standardwert
0x1C, NMT_CS_NOT_ACTIVE
PDO Mapping
ja
NMT Zustände
Wert, binär
übergeordnet
MN und CN
NMT_GS_OFF
0000 0000
NMT_GS_POWERED
xxxx 1xxx
X
NMT_GS_INITIALISATION
xxxx 1001 X NMT_GS_INITIALISING
0001 1001 NMT_GS_RESET_APPLICATION
0010 1001 NMT_GS_RESET_COMMUNICATION
0011 1001 NMT_GS_RESET_CONFIGURATION
0111 1001
NMT_GS_COMMUNICATING
xxxx 11xx
X
CN
NMT_CS_NOT_ACTIVE
0001 1100
NMT_CS_EPL_MODE
xxxx 1101
X
NMT_CS_PRE_OPERATIONAL_1
0001 1101 NMT_CS_PRE_OPERATIONAL_2
0101 1101 NMT_CS_READY_TO_OPERATE
0110 1101 NMT_CS_OPERATIONAL
1111 1101
NMT_CS_STOPPED
0100 1101 NMT_CS_BASIC_ETHERNET
0001 1110
6.18 Objekt 1F83h: NMT_EPLVersion_U8
Dieses Objekt enthält die implementierte EPL Kommunikations-Profil-Version. Der
Wert wird über die Geräte-Firmware während der Systeminitialisierung konfiguriert.
Format:
6.19 Objekt 1F8Ch: NMT_CurrNMTState_U8
Dieses Objekt enthält den aktuellen NMT-Status. Wenn der Ausfall eines Knotens
erkannt wird, sollte der aktuelle NMT-Zustand des Knotens auf NMT_CS_NOT_ACTIVE
zurückgesetzt werden.
Wert-Interpretation
Tabelle 10: CN NMT-Zustände
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 66 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 67
Index
0x1F93
Objekttyp
RECORD
Name
NMT_EPLNodeID_REC
Datentyp
NMT_EPLNodeID_TYPE
Kategorie
Mandatory
Sub-Index
000
Beschreibung
Anzahl der Einträge
Zugriff
CONST
PDO Mapping
nein
Standardwert
0x02
Wertebereich
0x02…0x03
Sub-Index
001
Beschreibung
NodeID_U8,
zeigt die über die Hardware-Schalter eingestellte Node-ID an
Kategorie
Mandatory
Datentyp
UNSIGNED8
Zugriff
ro
PDO Mapping
nein
Standardwert
0x1
Wertebereich
0x01…0xFE
Sub-Index
002
Beschreibung
NodeIDByHW_BOOL,
zeigt an, ob die EPL Node-ID
hardwaremäßig oder softwaremäßig eingestellt werden kann
Kategorie
Mandatory
Datentyp
BOOLEAN
Zugriff
ro
PDO Mapping
nein
Standardwert
0x1
Wertebereich
0 = softwaremäßige Einstellung, 1 = hardwaremäßige Einstellung
6.20 Objekt 1F93h: NMT_EPLNodeID_REC
Das Objekt enthält die Geräte EPL Node-ID.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 67 of 187
Page 68
Kommunikationsspezifische Standard-Objekte (CiA DS-301)
Index
0x1F98
Objekttyp
RECORD
Name
NMT_CycleTiming_REC
Datentyp
NMT_CycleTiming_TYPE
Kategorie
Mandatory
Sub-Index
000
Beschreibung
Anzahl der Einträge
Zugriff
CONST
PDO Mapping
nein
Standardwert
0x09
Wertebereich
0x09
Sub-Index
001
Beschreibung
IsochrTxMaxPayload_U16,
enthält die max. gerätespezifische Nutzdatengröße in Bytes von
isochronen Nachrichten welche durch das Gerät gesendet werden
können
Kategorie
Mandatory
Datentyp
UNSIGNED16
Zugriff
CONST
PDO Mapping
nein
Standardwert
1490 Bytes
Wertebereich
0x0024…0x05D2
Sub-Index
002
Beschreibung
IsochrRxMaxPayload_U16,
enthält die max. gerätespezifische Nutzdatengröße in Bytes von
isochronen Nachrichten welche durch das Gerät empfangen
werden können
Kategorie
Mandatory
Datentyp
UNSIGNED16
Zugriff
CONST
PDO Mapping
nein
Standardwert
1490 Bytes
Wertebereich
0x0024…0x05D2
6.21 Objekt 1F98h: NMT_CycleTiming_REC
Das Objekt enthält knotenspezifische Timing-Parameter, welche das EPL
Zykluszeitverhalten beeinflussen.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 68 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 69
Sub-Index
003
Beschreibung
PresMaxLatency_U32,
enthält die max. Zeit in ns, welche durch den CN benötigt wird, um
auf einen PReq-Frame vom MN zu antworten
Kategorie
Mandatory
Datentyp
UNSIGNED32
Zugriff
CONST
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0xFF FF FF FF
Sub-Index
004
Beschreibung
PreqActPayloadLimit_U16,
enthält die vom CN zu erwartende konfigurierte PReq Nutzdaten
Blockgröße in Bytes. Die Nutzdaten Blockgröße + Header ergibt
die feste Größe des PReq-Frames, unabhängig von der PDODatengröße. Der Datenblock wird bis zu dieser Grenze mit PDO
Daten aufgefüllt.
Kategorie
Mandatory
Datentyp
UNSIGNED16
Zugriff
rw, gültig beim Reset
PDO Mapping
nein
Standardwert
0x24
Wertebereich
0x24…Sub-Index 002
Sub-Index
005
Beschreibung
PresActPayloadLimit_U16,
enthält die konfigurierte PRes Nutzdaten Blockgröße in Bytes die
durch den CN gesendet werden. Die Nutzdaten Blockgröße +
Header ergibt die feste Größe des PRes-Frames, unabhängig von
der PDO-Datengröße. Der Datenblock wird bis zu dieser Grenze
mit PDO Daten aufgefüllt.
Kategorie
Mandatory
Datentyp
UNSIGNED16
Zugriff
rw, gültig beim Reset
PDO Mapping
nein
Standardwert
0x24
Wertebereich
0x24…Sub-Index 001
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 69 of 187
Page 70
Kommunikationsspezifische Standard-Objekte (CiA DS-301)
Sub-Index
006
Beschreibung
AsndMaxLatency_U32,
enthält die max. Zeit in ns, welche durch den CN benötigt wird, um
auf einen SoA-Frame vom MN zu antworten
Kategorie
Mandatory
Datentyp
UNSIGNED32
Zugriff
CONST
PDO Mapping
nein
Standardwert
0
Wertebereich
0…0xFF FF FF FF
Sub-Index
007
Beschreibung
MultiplCycleCnt_U8,
zeigt an, ob der Knoten den Multiplexed-Betrieb unterstützt
Kategorie
Mandatory
Datentyp
UNSIGNED8
Zugriff
rw, gültig beim Reset
PDO Mapping
nein
Standardwert
0, Knoten unterstützt keinen Multiplexed-Betrieb
Wertebereich
0…0xFF
Sub-Index
008
Beschreibung
AsyncMTU_U16,
enthält die max. ASnd- bzw. UDP/IP-Framegröße in Bytes
Kategorie
Mandatory
Datentyp
UNSIGNED16
Zugriff
rw, gültig beim Reset
PDO Mapping
nein
Standardwert
300 Bytes
Wertebereich
300…1500 Bytes
Der Wert entspricht einem kompletten Ethernetframe, abzüglich 14 Byte Ethernetheader und 4 Byte CRC. Der Maximalwert von AsyncMTU_U16 wird durch die Objekt
1030h: NMT_InterfaceGroup_0h_REC.InterfaceMtu_U16 – Werte aller Geräte im
Segment begrenzt. Dieser Grenzwert sollte 18 Byte kleiner als der kleinste
InterfaceMtu_U16-Wert sein und muss durch jeden Knoten im Segment
unterstützt werden können. AsyncMTU_U16 sollte bei jedem Knoten im Segment den
gleichen Wert haben.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 70 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 71
Sub-Index
009
Beschreibung
Prescaler_U16,
konfiguriert die Toggle-Rate des SoC PS-Flags
Kategorie
Optional
Datentyp
UNSIGNED16
Zugriff
rw, gültig beim Reset
PDO Mapping
nein
Standardwert
2 Zyklen
Wertebereich
0…1000 Zyklen, 0 = Funktion deaktiviert
Index
0x1F99
Objekttyp
VAR
Name
NMT_CNBasicEthernetTimeout_U32
Datentyp
UNSIGNED32
Kategorie
Mandatory
Wertebereich
0…0xFF FF FF FF
Zugriff
rw, gültig
beim Reset
Standardwert
5 000 000 µs
PDO Mapping
nein
Der Wert bestimmt die Anzahl der Zyklen, die vom MN benötigt werden, um das
Umschalten des Flags zu beenden.
Prescaler_U16 sollte bei jedem Knoten im Segment den gleichen Wert haben.
6.22 Objekt 1F99h: NMT_CNBasicEthernetTimeout_U32
Dieses Objekt enthält den Timeout-Wert in µs, bevor der CN vom Zustand
NMT_CS_NOT_ACTIVE in den Zustand NMT_CS_BASIC_ETHERNET überführt wird.
Das MN und CN Anlauf-Zeitverhalten sollte gut aufeinander abgestimmt sein und die
Einschaltabfolge beachtet werden.
Wert 0 bedeutet, es wird nie in den Zustand NMT_CS_BASIC_ETHERNET
übergewechselt. Der eingegebene Wert sollte größer als der eingetragene Wert aus
Objekt 1006h: NMT_CycleLen_U32 sein.
Um ein fehlerhaftes Umschalten in den NMT_CS_BASIC_ETHERNET – Mode beim
Systemstart zu vermeiden, sollte der hier eingetragene Wert größer als die Bootzeit
des MN’s sein (Objekt 1F89 NMT_BootTime_REC.MNWaitNotAct_U32).
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 71 of 187
Page 72
Kommunikationsspezifische Standard-Objekte (CiA DS-301)
Index
0x1F9A
Objekttyp
VAR
Name
NMT_HostName_VSTR
Datentyp
VISIBLE_STRING32
Kategorie
Cond
Wertebereich
VISIBLE_STRING
Zugriff
rw
Standardwert
0
PDO Mapping
nein
Index
0x1F9E
Objekttyp
VAR
Name
NMT_ResetCmd_U8
Datentyp
UNSIGNED8
Kategorie
Mandatory
Wertebereich
0x28…0xFF, siehe Tabelle
Zugriff
rw
Standardwert
0xFF
PDO Mapping
nein
Name
NMT-Service-ID
NMTResetNode
0x28
NMTResetCommunication
0x29
NMTResetConfiguration
0x2A
NMTSwReset
0x2B
NMTInvalidService
0xFF
6.23 Objekt 1F9Ah: NMT_HostName_VSTR
Dieses Objekt enthält den DNS Hostnamen, siehe auch Kapitel „5.3.6 Hostname“ auf
Seite 43.
6.24 Objekt 1F9Eh: NMT_ResetCmd_U8
Die NMT Reset-Kommandos NMTSwReset, NMTResetNode, NMTResetConfiguration,
und NMTResetCommunication können mit Schreiben der entsprechenden NMT-Service-
ID auf dieses Objekt ausgelöst werden.
Ein NMT Reset über dieses Objekt sollte nur von CNs im Zustand
NMT_CS_BASIC_ETHERNET angewandt werden. Anwendungen auf Knoten im
Zustand NMT_CS_EPL_MODE oder NMT_MS_EPL_MODE verletzen die NMT-Regeln
und generieren DLL und NMT-Guarding Fehler. Stattdessen sind die NMT-Requests
des MN’s zu benutzen. Siehe hierzu auch ab Kapitel „3.10 NMT State Machine“ auf
Seite 24.
Nach Beendigung des Resets wird das Objekt automatisch durch den Knoten auf den
Wert 0xFF = NMTInvalidService gesetzt. Bei Lesezugriff wird ebenfalls immer nur
die NMT-Service-ID 0xFF für NMTInvalidService angezeigt.
Tabelle 11: CN NMT Reset-Kommandos
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 72 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 73
Index (h)
Objekt
Name
Datenlänge
Attr.
M/O
Seite
Parameter
2000
VAR
Anzahl Umdrehungen, Zähler
UNSIGNED32
rw M 76
2001
VAR
Anzahl Umdrehungen, Nenner
UNSIGNED32
rw O 76
2002
ARRAY
Gesamtmesslänge in Schritten
UNSIGNED32
rw M 75
2003
ARRAY
Presetwert
UNSIGNED32
rw M 79
2004
VAR
Preset setzen
UNSIGNED8
rw O 80
2005
VAR
Betriebsparameter
UNSIGNED8
rw O 80
2006
VAR
Parameter übernehmen
UNSIGNED8
rw O 80
2007
ARRAY
Positionswert
UNSIGNED32
ro O 81
3100
ARRAY
Mapping
UNSIGNED32
ro O 82
7 Hersteller- und Profil-spezifische Objekte (CiA DS-406)
M = Mandatory (zwingend)
O = Optional
Tabelle 12: Encoder-Profilbereich
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 73 of 187
Page 74
Hersteller- und Profil-spezifische Objekte (CiA DS-406)
Gefahr von Körperverletzung und Sachschaden beim Wiedereinschalten
des Mess-Systems nach Positionierungen im stromlosen Zustand durch
Verschiebung des Nullpunktes!
Ist die Anzahl der Umdrehungen keine 2-er Potenz oder >4096, kann, falls
mehr als 512 Umdrehungen im stromlosen Zustand ausgeführt werden, der
Nullpunkt des Multi-Turn Mess-Systems verloren gehen!
Sicherstellen, dass bei einem Multi-Turn Mess-System der Quotient von
Umdrehungen Zähler/Umdrehungen Nenner eine 2er-Potenz aus der
Menge 20, 21, 2
2…212
(1, 2, 4…4096) ist.
oder
Sicherstellen, dass sich Positionierungen im stromlosen Zustand bei einem
Multi-Turn Mess-System innerhalb von 512 Umdrehungen befinden.
7.1 Skalierungsparameter
Über die Skalierungsparameter kann die physikalische Auflösung des Mess-Systems
verändert werden. Das Mess-System unterstützt die Getriebefunktion für Rundachsen.
Dies bedeutet, dass die Anzahl Schritte pro Umdrehung und der Quotient von
Umdrehungen Zähler/Umdrehungen Nenner eine Kommazahl sein darf.
Der ausgegebene Positionswert wird mit einer Nullpunktskorrektur, der eingestellten
Zählrichtung und den eingegebenen Getriebeparametern verrechnet.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 74 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 75
Index
0x2002
Objekttyp
Array
Name
Total_Measuring_Range
Datentyp
UNSIGNED32
Kategorie
Mandatory
Sub-Index
000
Beschreibung
Anzahl der Einträge
Zugriff
CONST
PDO Mapping
nein
Standardwert
0x2
Wertebereich
0…0x02
Sub-Index
001
Beschreibung
Low_Word
Kategorie
Mandatory
Datentyp
UNSIGNED32
Zugriff
rw
PDO Mapping
nein
Untergrenze
16 Schritte
Obergrenze
CEx-65: 33 554 432 Schritte (25 Bit)
COx-65: 0 Schritte (Low-Anteil)
Standardwert
33 554 432 Schritte
Sub-Index
002
Beschreibung
High_Word
Kategorie
Mandatory
Datentyp
UNSIGNED32
Zugriff
rw
PDO Mapping
nein
Untergrenze
0 Schritte
Obergrenze
CEx-65: 0 Schritte
COx-65: 16 Schritte (High-Anteil)
Standardwert
0 Schritte
Messlänge in Schritten = Schritte pro Umdrehung * Anzahl der Umdrehungen
Messlänge Low_Word
Messlänge High_Word
Byte 0
Byte 1
Byte 2
Byte 3
Byte 0
Byte 1
Byte 2
Byte 3
CEx-65
27 bis 20
215 bis 28
223 bis 216
231 bis 224
- - -
-
COx-65
27 bis 20
215 bis 28
223 bis 216
231 bis 224
239 bis 232
247 bis 240
255 bis 248
263 bis 256
7.1.1 Objekt 2002h: Messlänge in Schritten
Legt die Gesamtschrittzahl des Mess-Systems fest, bevor das Mess-System wieder
bei Null beginnt.
Der tatsächlich einzugebende Obergrenzwert für die Messlänge in Schritten ist von
der Mess-System-Ausführung abhängig und kann nach untenstehender Formel
berechnet werden. Da der Wert "0" bereits als Schritt gezählt wird, ist der Endwert =
Messlänge in Schritten – 1.
Zur Berechnung können die Parameter Schritte/Umdr. und Anzahl Umdrehungen
vom Typenschild des Mess-Systems abgelesen werden.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 75 of 187
Page 76
Hersteller- und Profil-spezifische Objekte (CiA DS-406)
Index
0x2000
Beschreibung
Number_Of_Revolution-numerator
Datentyp
UNSIGNED32
Kategorie
Mandatory
Zugriff
rw
PDO Mapping
nein
Untergrenze Zähler
1
Obergrenze Zähler
256000
Default
4096
Index
0x2001
Beschreibung
Number_Of_Revolution-divisor
Datentyp
UNSIGNED32
Kategorie
Optional
Zugriff
rw
PDO Mapping
nein
Untergrenze Nenner
1
Obergrenze Nenner
16384
Default
1
Messlänge in Schritten = Anzahl Schritte pro Umdrehung *
Anzahl Umdrehungen Zähler
Anzahl Umdrehungen Nenner
7.1.2 Objekt 2000-2001h: Umdrehungen, Zähler/Nenner
Diese beiden Parameter zusammen, legen die Anzahl der Umdrehungen fest, bevor
das Mess-System wieder bei Null beginnt.
Da Kommazahlen nicht immer endlich (wie z.B. 3,4) sein müssen, sondern mit
unendlichen Nachkommastellen (z.B. 3,43535355358774... ) behaftet sein können,
wird die Umdrehungszahl als Bruch eingegeben.
Formel für Getriebeberechnung:
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 76 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 77
Sollten bei der Eingabe der Parametrierdaten die zulässigen Bereiche von Zähler und
Nenner nicht eingehalten werden können, muss versucht werden diese entsprechend
zu kürzen. Ist dies nicht möglich, kann die entsprechende Kommanzahl
möglicherweise nur annähernd dargestellt werden. Die sich ergebende kleine
Ungenauigkeit wird bei echten Rundachsenanwendungen (Endlos-Anwendungen in
eine Richtung fahrend) mit der Zeit aufaddiert.
Zur Abhilfe kann z.B. nach jedem Umlauf eine Justage durchgeführt werden, oder
man passt die Mechanik bzw. Übersetzung entsprechend an.
Der Parameter "Anzahl Schritte pro Umdrehung" darf ebenfalls eine Kommazahl
sein, jedoch nicht die "Messlänge in Schritten". Das Ergebnis aus obiger Formel
muss auf bzw. abgerundet werden. Der dabei entstehende Fehler verteilt sich auf die
programmierte gesamte Umdrehungsanzahl und ist somit vernachlässigbar.
Vorgehensweise bei Linearachsen (Vor- und Zurück-Verfahrbewegungen):
Der Parameter "Umdrehungen Nenner" kann bei Linearachsen fest auf "1"
programmiert werden. Der Parameter "Umdrehungen Zähler" wird etwas größer als
die benötigte Umdrehungsanzahl programmiert. Somit ist sichergestellt, dass das
Mess-System bei einer geringfügigen Überschreitung des Verfahrweges keinen
Istwertsprung (Nullübergang) erzeugt. Der Einfachheit halber kann auch der volle
Umdrehungsbereich des Mess-Systems programmiert werden.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 77 of 187
Page 78
Hersteller- und Profil-spezifische Objekte (CiA DS-406)
Gegeben:
Annahme:
Daraus folgt:
erforderliche Programmierungen:
Messlänge in Schritten = Anzahl Schritte pro Umdrehung *
Anzahl Umdrehungen Zähler
Anzahl Umdrehungen Nenner
= 1348,073499 Schritte / Umdr. *
4096 Umdrehungen Zähler
1 Umdrehung Nenner
Das folgende Beispiel soll die Vorgehensweise näher erläutern:
- Mess-System mit 4096 Schritte/Umdr. und max. 4096 Umdrehungen
- Auflösung 1/100 mm
- Sicherstellen, dass das Mess-System in seiner vollen Auflösung und
Messlänge (4096x4096) programmiert ist:
Messlänge in Schritten = 16777216,
Umdrehungen Zähler = 4096
Umdrehungen Nenner = 1
Zu erfassende Mechanik auf Linksanschlag bringen
- Mess-System mittels Justage auf „0“ setzen
- Zu erfassende Mechanik in Endlage bringen
- Den mechanisch zurückgelegten Weg in mm vermessen
- Istposition des Mess-Systems an der angeschlossenen Steuerung ablesen
- zurückgelegter Weg = 2000 mm
- Mess-Sysem-Istposition nach 2000 mm = 607682 Schritte
Anzahl zurückgelegter Umdrehungen = 607682 Schritte / 4096 Schritte/Umdr.
= 148,3598633 Umdrehungen
Anzahl mm / Umdrehung = 2000 mm / 148,3598633 Umdr. =
13,48073499mm / Umdr.
Bei 1/100mm Auflösung entspricht dies einer
Schrittzahl / Umdrehung
von
1348,073499
Anzahl Umdrehungen Zähler = 4096
Anzahl Umdrehungen Nenner = 1
=
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 78 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
5521709 Schritte
(abgerundet)
Page 79
Index
0x2003
Objekttyp
Array
Name
Preset_Value
Datentyp
UNSIGNED32
Kategorie
Mandatory
Sub-Index
000
Beschreibung
Anzahl der Einträge
Zugriff
CONST
PDO Mapping
nein
Standardwert
0x2
Wertebereich
0…0x02
Sub-Index
001
Beschreibung
Low_Word
Kategorie
Mandatory
Datentyp
UNSIGNED32
Zugriff
rw
PDO Mapping
nein
Untergrenze
0
Obergrenze
CEx-65: 33 554 432 Schritte (25 Bit)
COx-65: 0 Schritte (Low-Anteil)
Standardwert
0
Sub-Index
002
Beschreibung
High_Word
Kategorie
Mandatory
Datentyp
UNSIGNED32
Zugriff
rw
PDO Mapping
nein
Untergrenze
0
Obergrenze
CEx-65: 0 Schritte
COx-65: 16 Schritte (High-Anteil)
Standardwert
0
Preset Low_Word
Preset High_Word
Byte 0
Byte 1
Byte 2
Byte 3
Byte 0
Byte 1
Byte 2
Byte 3
CEx-65
27 bis 20
215 bis 28
223 bis 216
231 bis 224
- - -
-
COx-65
27 bis 20
215 bis 28
223 bis 216
231 bis 224
239 bis 232
247 bis 240
255 bis 248
263 bis 256
7.2 Objekt 2003h: Presetwert
Das Objekt definiert den Positionswert für die Presetfunktion und wird verwendet, um
den Mess-System-Wert auf einen beliebigen Positionswert innerhalb des Bereiches
von 0 bis Messlänge in Schritten — 1 zu setzen. Die Presetfunktion wird über
Objekt 2004h: Set_Preset ausgeführt, siehe Seite 80.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 79 of 187
Page 80
Hersteller- und Profil-spezifische Objekte (CiA DS-406)
Gefahr von Körperverletzung und Sachschaden durch einen
Istwertsprung bei Ausführung der Preset-Justage-Funktion!
Die Preset-Justage-Funktion sollte nur im Mess-System-Stillstand
ausgeführt werden, bzw. muss der resultierende Istwertsprung
programmtechnisch und anwendungstechnisch erlaubt sein!
Index
0x2004
Beschreibung
Set_Preset
Datentyp
UNSIGNED8
Kategorie
Optional
Zugriff
rw
PDO Mapping
nein
Wert
-
Index
0x2005
Objekttyp
VAR
Name
Operating_Parameters
Datentyp
UNSIGNED8
Kategorie
Optional
Wertebereich
Bit 0 = 0: Position im Uhrzeigersinn steigend
Bit 0 = 1: Position im Uhrzeigersinn fallend
Zugriff
rw
Standardwert
0
PDO Mapping
nein
Index
0x2006
Objekttyp
VAR
Name
Accept_Parameters
Datentyp
UNSIGNED8
Kategorie
Optional
Wertebereich
nicht relevant
Zugriff
rw
Standardwert
0
PDO Mapping
nein
7.3 Objekt 2004h: Set_Preset
Die Presetfunktion wird verwendet, um den Mess-System-Wert auf einen beliebigen
Positionswert innerhalb des Bereiches von 0 bis Messlänge in Schritten — 1 zu
setzen.
Der Positionswert wird auf den Parameter Presetwert gesetzt, wenn die positive
Flanke des Bits 20 erkannt wird.
Die Presetwert wird im Objekt 2003h: Presetwert definiert, siehe Seite 79.
7.4 Objekt 2005h: Betriebsparameter
Das Objekt mit Index 2005h unterstützt nur die Funktion für die Zählrichtung.
Die Zählrichtung definiert, ob steigende oder fallende Positionswerte ausgegeben
werden, wenn die Mess-System-Welle im Uhrzeigersinn oder Gegenuhrzeigersinn
gedreht wird (Blickrichtung auf die Welle).
7.5 Objekt 2006h: Parameter übernehmen
Mit Schreibzugriff auf dieses Objekt speichert das Mess-System die Parameter in den
nichtflüchtigen Speicher (EEPROM).
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 80 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 81
Index
0x2007
Objekttyp
Array
Name
Position_Value
Datentyp
UNSIGNED32
Kategorie
Optional
Sub-Index
000
Beschreibung
Anzahl der Einträge
Zugriff
CONST
PDO Mapping
nein
Standardwert
0x2
Wertebereich
0…0x02
Sub-Index
001
Beschreibung
Low_Word
Kategorie
Optional
Datentyp
UNSIGNED32
Zugriff
ro
PDO Mapping
nein
Standardwert
–
Wertebereich
0…0xFF FF FF FF
Sub-Index
002
Beschreibung
High_Word
Kategorie
Optional
Datentyp
UNSIGNED32
Zugriff
ro
PDO Mapping
nein
Standardwert
–
Wertebereich
0…0xFF FF FF FF
Position Low_Word
Position High_Word
Byte 0
Byte 1
Byte 2
Byte 3
Byte 0
Byte 1
Byte 2
Byte 3
CEx-65
27 bis 20
215 bis 28
223 bis 216
231 bis 224
- - - - COx-65
27 bis 20
215 bis 28
223 bis 216
231 bis 224
239 bis 232
247 bis 240
255 bis 248
263 bis 256
7.6 Objekt 2007h: Positionswert
Über dieses Objekt ist es möglich, den Inhalt des Mapping-Objekts „Objekt 3100h:
Mapping“, auch im azyklischen Datenaustausch über eine SDO-Anforderung zu lesen.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 81 of 187
Page 82
Hersteller- und Profil-spezifische Objekte (CiA DS-406)
Index
0x3100
Objekttyp
Array
Name
Mapping
Datentyp
UNSIGNED32
Kategorie
Optional
Sub-Index
000
Beschreibung
Anzahl der Einträge
Zugriff
CONST
PDO Mapping
nein
Standardwert
0x2
Wertebereich
0…0x02
Sub-Index
001
Beschreibung
Position_Low
Kategorie
Optional
Datentyp
UNSIGNED32
Zugriff
ro
PDO Mapping
ja
Standardwert
0
Wertebereich
0…0xFF FF FF FF
Sub-Index
002
Beschreibung
Position_High
Kategorie
Optional
Datentyp
UNSIGNED32
Zugriff
ro
PDO Mapping
ja
Standardwert
0
Wertebereich
0…0xFF FF FF FF
Position_Low
Position_High
Byte 0
Byte 1
Byte 2
Byte 3
Byte 0
Byte 1
Byte 2
Byte 3
CEx-65
27 bis 20
215 bis 28
223 bis 216
231 bis 224
- - - - COx-65
27 bis 20
215 bis 28
223 bis 216
231 bis 224
239 bis 232
247 bis 240
255 bis 248
263 bis 256
7.7 Objekt 3100h: Mapping
Das Objekt definiert den ausgegebenen Positionswert für das Mapping-ParameterObjekt 1A00 (Sende-PDO).
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 82 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 83
8 Fehlerbehandlung
8.1 Mögliche Fehlerquellen und Fehlersymptome
● Physical-Layer Fehlerquellen
– Loss of link, keine Verbindung
–
Incorrect physical operating mode
– CRC Error, Prüfsummenfehler
– Rx buffer overflow, Überlauf des Empfangspuffers
– Tx buffer underrun, Sendepuffer leer
● EPL Datalink-Layer Fehlersymptome
– Loss of SoC-Frame, Verlust eines SoC-Frames
– Loss of SoA-Frame, Verlust eines SoA-Frames
, falscher Betrieb (10 MBit/s, Vollduplex)
– Loss of PReq-Frame, Verlust eines PReq-Frames
– Loss of PRes-Frame, Verlust eines PRes -Frames
– Collisions, Bus-Kollisionen
– Cycle Time exceeded, Zykluszeit überschritten
– Timing Violation, Timingfehler; zu spät geantwortet
Die Fehlererkennung hängt stark von der Implementierung der Gerätehardware und
Software ab. Welche Fehler vom Gerät erkannt werden, wird durch den
entsprechenden Eintrag in der Gerätebeschreibungs-Datei angezeigt.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 83 of 187
Page 84
Fehlerbehandlung
Fehler-Symptom
Vom Gerät
unterstützt
Cumulative
Counter
Threshold
Counter
Direkte
Reaktion
Datalink-Layer-lokale
Verarbeitung
Error Codes
NMT-lokale
Verarbeitung
Loss of link
nein
o o
Diese sind als Fehlerquellen
zu betrachten
0x8165
Eintrag im Objekt
0x1003
Incorrect Physical
operating mode
nein
o
0x8161
Eintrag im Objekt
0x1003
Tx/Rx Buffer
underrun / overflow
ja
o
0x8166
1)
NMT_GT6,
interner
Kommunikationsfehler
CRC Error
ja m o
0x8164
2)
NMT_CT11,
Fehlerzustand
Collision
ja o o
0x8163
1)
NMT_GT6,
interner
Kommunikationsfehler
Invalid Format
nein
m
0x8241
1)
NMT_GT6,
interner
Kommunikationsfehler
Eintrag im Objekt
0x1003
SoC Jitter out of range
nein
o o o
0x8235
2)
NMT_CT11,
Fehlerzustand
Eintrag im Objekt
0x1003
Loss of PReq
nein
o o
0x8242
2)
NMT_CT11,
Fehlerzustand
Eintrag im Objekt
0x1003
Loss of SoA
nein
o o
0x8244
2)
NMT_CT11,
Fehlerzustand
Eintrag im Objekt
0x1003
Loss of SoC
ja m m
CN sendet (PRes) die
letzten oder aktuellen
Werte. Ungültige Daten
werden auf keinen Fall
gesendet.
0x8245
2)
NMT_CT11,
Fehlerzustand
Allgemeine CN Fehlerabwicklung
Tabelle 13: CN Fehlerabwicklungs-Tabelle
M = Mandatory (vorgeschrieben)
o = optional
1)
NMT_GT6, internal communication error --> NMT_GS_RESET_APPLICATION,
siehe NMT State Machine Seite 24
2)
NMT_CT11, Error Condition --> NMT_CS_PRE_OPERATIONAL_1,
siehe NMT CN State Machine Seite 26
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 84 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 85
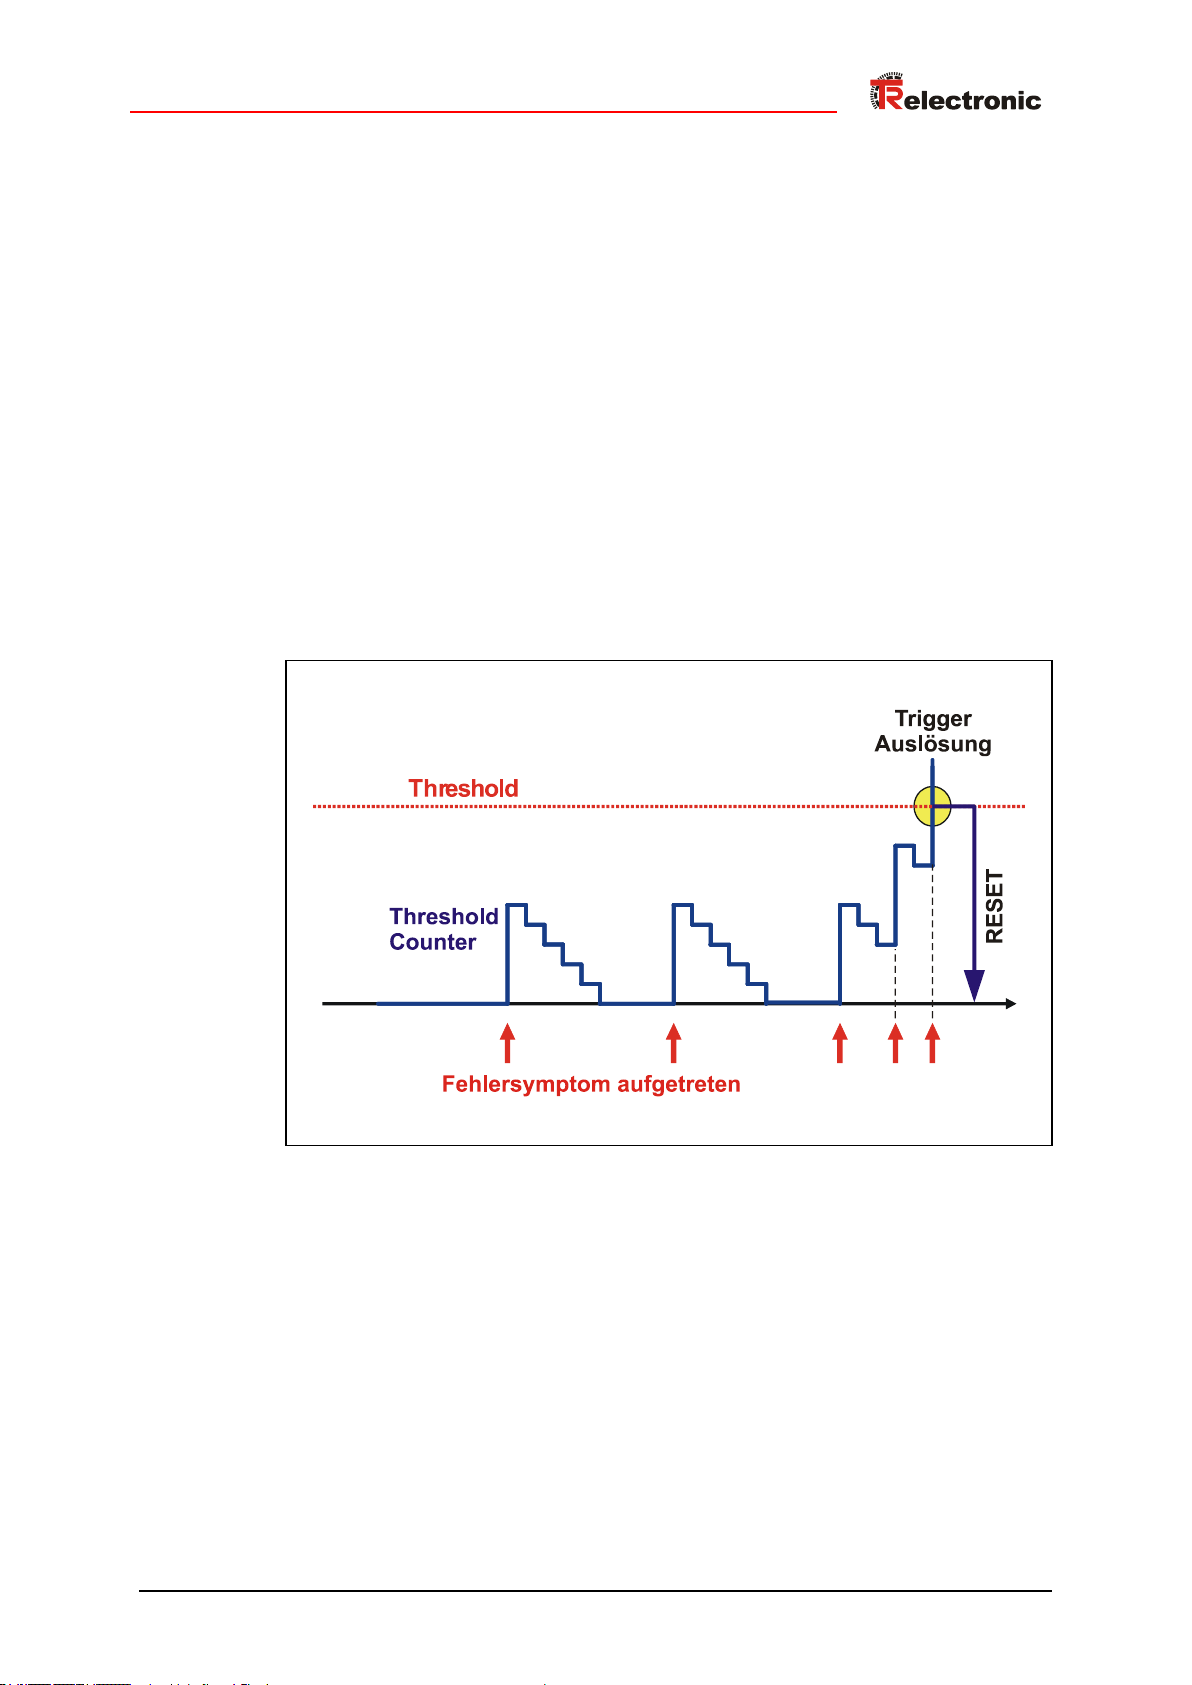
8.2 Fehlererfassung
8.2.1 Threshold Counter
Immer wenn ein Fehlersymptom auftritt, wird der Grenzwertzähler
(Threshold Counter) um 8 inkrementiert. Nach jedem Zyklus, in dem der Fehler nicht
wieder vorkommt, wird der Zähler um 1 dekrementiert.
Wenn der Grenzwert (Threshold) erreicht wird, (Threshold Counter ≥ Threshold) wird
eine Aktion ausgelöst und der Grenzwertzähler auf 0 gesetzt.
Der Grenzwert, für die Auslösung der Fehlermeldung, wird im jeweiligen Objekt
festgelegt, z.B. Objekt 1C0Bh: DLL_CNLossSoC_REC, Sub-Index 3:
Threshold_U32.
Eine unmittelbare Fehlerauslösung wird erreicht, wenn der Grenzwert auf 1 gesetzt
wird.
Der Grenzwertzähler und Fehlerauslösung können deaktiviert werden, wenn der
Grenzwert auf 0 gesetzt wird.
Abbildung 17: Threshold Counter, ThresholdCnt_U32
8.2.2 Cumulative Counter
Immer wenn ein Fehlersymptom auftritt, wird der Cumulative Counter (Summenzähler)
um 1 inkrementiert. Da der Summenzähler beim Systemstart oder durch ResetKommandos nicht gelöscht wird, kann auch ein Überlauf erfolgen.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 85 of 187
Page 86
Fehlerbehandlung
Byte Offset
Beschreibung
1
Inhalt aus Objekt 1001h: ERR_ErrorRegister_U8, 0x01
2
reserved
3-8
Error Code = 0x8164
8.3 Unterstützte Fehlermeldungen
8.3.1 Übertragungs- / CRC-Fehler
● Fehlerquelle
Übertragungsfehler werden durch die Hardware (CRC-Check) im Ethernet-
Controller erkannt. Empfangene Frames die CRC-Fehler enthalten, werden
einfach verworfen.
● Fehlererkennung
Jedes Mal wenn ein Frame verloren ging, überprüft der Knoten ob ein CRC-Fehler
aufgetreten ist. Es werden auch CRC-Fehler von unerwarteten Frames erkannt.
● Fehlerabwicklung
Wenn ein CRC-Fehler erkannt wurde, wird dieser als Error Code im
StatusResponse-Frame eingetragen und an den MN übermittelt. Die
Fehlerauslösung wird über den Threshold Counter Mechanismus im Objekt
1C0Fh: DLL_CNCRCError_REC auf Seite 60 vorgenommen. Wenn der
Grenzwertzähler den Grenzwert erreicht, wird die Fehlerquelle von der CN NMTZustandsmaschine als „Fehlerzustand“ (NMT_CT11) behandelt und das MessSystem in den Zustand NMT_CS_PRE_OPERATIONAL_1 überführt.
● Fehlermeldung
Über den internen Fehlerfunktionsmechanismus wird der Fehler in das so
genannte „Static Error Bit Field“ eingetragen und stellt ein Fragment des
StatusResponse-Frames dar.
Format:
Tabelle 14: Static Error Bit Field, Fragment des StatusResponse-Frames
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 86 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 87
Byte Offset
Beschreibung
1
Inhalt aus Objekt 1001h: ERR_ErrorRegister_U8, 0x01
2
reserved
3-8
Error Code = 0x8245
8.3.2 Loss of SoC
● Fehlererkennung
● Fehlerabwicklung
● Fehlermeldung
Format:
Der Verlust eines SoC-Frames wird durch die Datalink-Layer CN Cycle State
Machine erkannt und als Fehlerereignis gemeldet.
Wenn ein Loss of SoC-Fehler erkannt wurde, wird dieser als Error Code im
StatusResponse-Frame eingetragen und an den MN übermittelt. Die
Fehlerauslösung wird über den Threshold Counter Mechanismus im Objekt
1C0Bh: DLL_CNLossSoC_REC auf Seite 58 vorgenommen. Wenn der
Grenzwertzähler den Grenzwert erreicht, wird die Fehlerquelle von der CN NMTZustandsmaschine als „Fehlerzustand“ (NMT_CT11) behandelt und das MessSystem in den Zustand NMT_CS_PRE_OPERATIONAL_1 überführt.
Über den internen Fehlerfunktionsmechanismus wird der Fehler in das so
genannte „Static Error Bit Field“ eingetragen und stellt ein Fragment des
StatusResponse-Frames dar.
Tabelle 15: Static Error Bit Field, Fragment des StatusResponse-Frames
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 87 of 187
Page 88
Fehlerbehandlung
Byte Offset
Beschreibung
1
Inhalt aus Objekt 1001h: ERR_ErrorRegister_U8, 0x01
2
reserved
3-8
Error Code = 0x8166
8.3.3 Rx MAC Buffer Overflow / Tx MAC Buffer Underrun
● Fehlerquelle
Wenn der Empfangs-MAC-Puffer des CN’s überläuft, können für eine bestimmte
Zeit keine Frames empfangen werden. Der Sende-MAC-Puffer
Unterschreitungsfehler tritt auf, wenn der Puffer während der Übertragung keine
Daten mehr enthält.
● Fehlererkennung
Wann immer ein Verlust eines Frames oder ein Timingfehler festgestellt wird,
überprüft der CN den Physical-Layer nach Buffer Overflow/Underrun Fehlern im
Ethernet MAC Controller.
● Fehlerabwicklung
Wenn ein Rx MAC Buffer Overflow / Tx MAC Buffer Underrun-Fehler erkannt
wurde, wird dieser als Error Code im StatusResponse-Frame eingetragen und an
den MN übermittelt. Die Fehlerauslösung geschieht unmittelbar nach der
Erkennung des Fehlers und wird von der CN NMT-Zustandsmaschine als „Internal
Communication Error“ (NMT_GT6) behandelt und das Mess-System in den
Zustand NMT_GS_RESET_APPLICATION überführt.
● Fehlermeldung
Über den internen Fehlerfunktionsmechanismus wird der Fehler in das so
genannte „Static Error Bit Field“ eingetragen und stellt ein Fragment des
StatusResponse-Frames dar.
Format:
Tabelle 16: Static Error Bit Field, Fragment des StatusResponse-Frames
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 88 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 89
Byte Offset
Beschreibung
1
Inhalt aus Objekt 1001h: ERR_ErrorRegister_U8, 0x01
2
reserved
3-8
Error Code = 0x8163
8.3.4 Kollisionen
● Fehlerquelle
● Fehlererkennung
● Fehlerabwicklung
● Fehlermeldung
Format:
Die Anzahl der Hubs im EPL Netzwerk kann die in IEEE 802.3 definierten
Anforderungen für Verzögerungsschwankungen nicht erfüllen. Grund hierfür sind
der Einsatz von Standard Ethernet-Controllern nach IEEE 802.3, welche
Kollisionen nur in bestimmten Fällen erkennen können.
Ethernet POWERLINK hängt nicht von der Feststellung von Kollisionen ab.
Im NMT_CS_PRE_OPERATIONAL_1, NMT_CS_PRE_OPERATIONAL_2,
NMT_CS_READY_TO_OPERATE und im Zustand NMT_CS_OPERATIONAL sollten
aufgrund des EPL Zyklusaufbaus keine Kollisionen auftreten. Wenn ein Knoten
diese Anforderungen nicht erfüllt, dann können der Determinismus und die präzise
Synchronisierung nicht mehr garantiert werden. Trotzdem können bei falscher
Konfiguration und einem defekten Knoten Kollisionen auftreten.
Wenn der Ethernet Controller eine Kollision im EPL Netzwerk feststellt, wird der
Standard Ethernetablauf für Kollisionen gestartet.
Wenn ein Kollisions-Fehler erkannt wurde, wird dieser als Error Code im
StatusResponse-Frame eingetragen und an den MN übermittelt. Die
Fehlerauslösung wird über den Threshold Counter Mechanismus im Objekt
1C0Ah: DLL_CNCollision_REC auf Seite 57 vorgenommen. Wenn der
Grenzwertzähler den Grenzwert erreicht, wird die Fehlerquelle von der CN NMT-
Zustandsmaschine als „Internal Communication Error“ (NMT_GT6) behandelt und
das Mess-System in den Zustand NMT_GS_RESET_APPLICATION überführt.
Über den internen Fehlerfunktionsmechanismus wird der Fehler in das so
genannte „Static Error Bit Field“ eingetragen und stellt ein Fragment des
StatusResponse-Frames dar.
Tabelle 17: Static Error Bit Field, Fragment des StatusResponse-Frames
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 89 of 187
Page 90
Fehlerursachen und Abhilfen
Error LED
Ursache
Abhilfe
aus
Alles OK, Knoten befindet sich im
Zustand NMT_CS_OPERATIONAL
(NMT_CT7)
Normaler Betriebszustand
Wenn der Knoten nach Eintritt in
den Zustand
NMT_CS_NOT_ACTIVE kein SoC,
PReq, PRes oder SoA Frame
innerhalb des definierten
Timeouts erhält, wechselt der
Knoten in den Zustand
NMT_CS_BASIC_ETHERNET über
(NMT_CT3).
Die Zeit für den Timeout wird im Objekt 1F99h:
NMT_CNBasicEthernetTimeout_U32, Seite 71
definiert. Standardwert = 5 s. Die dort angegebenen
Hinweise sind zu beachten.
Es wurde ein Hardware- bzw. ein
lokaler Software-RESET
ausgeführt. Der Knoten wird neu
initialisiert und wechselt in den
Zustand
NMT_GS_INITIALISING über
(NMT_GT2).
Der Knoten muss gemäß der Zustandsmaschine
wieder neu in Betrieb genommen werden.
an
Der Knoten wurde durch einen
internen Fehler in den Zustand
„Error Condition“ (NMT_CT11)
versetzt. Ursachen hierfür können
CRC-Fehler oder der Verlust
eines Frames sein.
- Um den Fehler zu lokalisieren, ist der
zurückgemeldete Error Code im
StatusResponse Frame auszuwerten, siehe
Error Codes auf Seite 92. Eventuell muss in den
dazugehörigen Objekten der Grenzwert
(Threshold) angepasst werden.
Der Knoten wurde durch einen
internen Fehler in den Zustand
„Internal Communication Error“
(NMT_GT6) versetzt. Ursachen
hierfür können Tx/Rx Buffer
underrun/overflow-Fehler oder
Kollisions-Fehler sein.
- Um den Fehler zu lokalisieren, ist der
zurückgemeldete Error Code im
StatusResponse Frame auszuwerten, siehe
Error Codes auf Seite 92. Eventuell muss in den
dazugehörigen Objekten der Grenzwert
(Threshold) angepasst werden.
Link LED
Ursache
Abhilfe
aus
Spannungsversorgung fehlt oder
wurde unterschritten
- Spannungsversorgung, Verdrahtung prüfen
- Liegt die Spannungsversorgung im zulässigen
Bereich?
Keine Busverbindung
Buskabel überprüfen
Hardwarefehler,
Mess-System defekt
Mess-System tauschen
blinkend
Mess-System betriebsbereit,
Verbindung zum Master
hergestellt, es werden momentan
Daten übermittelt.
-
an
Mess-System betriebsbereit,
Verbindung zum Master
hergestellt, es werden momentan
keine Daten übermittelt.
-
9 Fehlerursachen und Abhilfen
9.1 Optische Anzeigen
Die Funktion der LEDs wird über die NMT State Machine und deren
Zustandsübergänge gesteuert, siehe Abbildung 10 auf Seite 24 und Abbildung 11 auf
Seite 26. Die Zuordnung der LEDs kann aus dem Kapitel „Bus-Statusanzeige“,
Seite 38 entnommen werden.
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 90 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 91
Code
Beschreibung
0x05 03 00 00
reserved
0x05 04 00 00
SDO Protokoll Timeout
0x05 04 00 01
Client/Server Kommando-ID nicht gültig oder unbekannt
0x05 04 00 02
Ungültige Blockgröße
0x05 04 00 03
Ungültige Sequenznummer
0x05 04 00 05
Speicher zu klein
0x06 01 00 00
Nicht unterstützter Objekt-Zugriff
0x06 01 00 01
Lesezugriff auf ein Objekt, dass nur geschrieben werden kann
0x06 01 00 02
Schreibzugriff auf ein Objekt, dass nur gelesen werden kann
0x06 02 00 00
Objekt nicht vorhanden im Objektverzeichnis
0x06 04 00 41
Das Objekt kann nicht im PDO gemappt werden
0x06 04 00 42
Die Anzahl und Länge der gemappten Objekte überschreiten die PDO-Länge
0x06 04 00 43
Generelle Parameter-Inkompatibilität
0x06 04 00 44
Ungültige Heartbeat Deklaration
0x06 04 00 47
Generelle Inkompatibilität im Gerät
0x06 06 00 00
Zugriff-Fehler aufgrund eines Hardwarefehlers
0x06 07 00 10
Falscher Datentyp, Länge der Service-Parameter stimmt nicht
0x06 07 00 12
Falscher Datentyp, Länge der Service-Parameter zu groß
0x06 07 00 13
Falscher Datentyp, Länge der Service-Parameter zu klein
0x06 09 00 11
Sub-Index existiert nicht
0x06 09 00 30
Parameter-Wertebereich überschritten, nur bei Schreibzugriff
0x06 09 00 31
Geschriebene Parameterwert zu groß
0x06 09 00 32
Geschriebene Parameterwert zu klein
0x06 09 00 36
Maximalwert ist kleiner als Minimalwert
0x08 00 00 00
Allgemeiner Fehler
0x08 00 00 20
Daten können nicht übertragen oder gespeichert werden in der Applikation
0x08 00 00 21
Daten können nicht übertragen oder gespeichert werden in der Applikation. Grund: lokale Steuerung
0x08 00 00 22
Daten können nicht übertragen oder gespeichert werden in der Applikation, Grund: aktueller Gerätestatus
0x08 00 00 23
Dynamischer Erstellungsfehler des Objektverzeichnisses, oder kein Objektverzeichnis vorhanden
0x08 00 00 24
EDS, DCF oder Concise DCF-Datensatz enthält keine Daten
9.2 SDO Abort Codes
Abort SDO Transfer Protokoll siehe Seite 23
Tabelle 18: SDO Abort Codes
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 91 of 187
Page 92
Fehlerursachen und Abhilfen
Bit Offset
Byte
Offset
7 6 5 4 3 2 1
0
0
res
res
res
EN
EC
res
res
res 1 res
res
PR
RS
2
NMT Status
3-5
reserved
6-13
Static Error Bit Field
14-…
OPTIONAL: Fehlerliste / Ereignisse (min. 2 * 20 Byte)
Byte Offset
Beschreibung
1
Inhalt aus Objekt 1001h: ERR_ErrorRegister_U8
2
reserved
3-8
Error Code
Error Code (hex)
Beschreibung
0x816x
Hardwarefehler
0x8163
Kollisionsfehler, siehe
- Kapitel „Kollisionen“, Seite 89
- Kapitel „Fehlerbehandlung“, Seite 83
- Kapitel „Objekt 1C0Ah: DLL_CNCollision_REC“, Seite 57
0x8164
CRC-Fehler, siehe
- Kapitel „Übertragungs- / CRC-Fehler“, Seite 86
- Kapitel „Fehlerbehandlung“, Seite 83
- Kapitel „Objekt 1C0Fh: DLL_CNCRCError_REC“, Seite 60
0x8166
Tx/Rx Buffer underrun / overflow, siehe
- Kapitel „Rx MAC Buffer Overflow / Tx MAC Buffer Underrun“, Seite 88
- Kapitel „Fehlerbehandlung“, Seite 83
0x824x
Frame-Fehler
0x8245
Verlust eines Start of Cycle Frames, siehe
- Kapitel „Loss of SoC“, Seite 87
- Kapitel „Fehlerbehandlung“, Seite 83
- Kapitel „Objekt 1C0Bh: DLL_CNLossSoC_REC“, Seite 58
9.3 Error Codes
Error Codes werden beim Auftreten einer geräteinternen Störung in das „Static Error
Bit Field“ eingetragen und als Fragmentteil in den StatusResponse-Frame eingebettet.
Abbildung 18: StatusResponse-Frame
Abbildung 19: Static Error Bit Field, Fragment des StatusResponse-Frames
Tabelle 19: Error Codes
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 92 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 93
Bit
Störung
Ursache
Abhilfe
0
Bit 0 = 1
Es ist ein geräteinterner Fehler
aufgetreten.
Der Knoten befindet sich entwe-
der im Zustand „Error Condition“
(NMT_CT11) oder im Zustand
„Internal Communication Error“
(NMT_GT6).
Um den Fehler zu lokalisieren, ist der zurückgemeldete Error Code im StatusResponse Frame
auszuwerten, siehe Error Codes auf Seite 92.
Eventuell muss in den dazugehörigen Objekten
der Grenzwert (Threshold) angepasst werden.
Störung
Ursache
Abhilfe
Positionssprünge
des Mess-Systems
starke Vibrationen
Vibrationen, Schläge und Stöße z.B. an Pressen, werden
mit so genannten „Schockmodulen“ gedämpft. Wenn der
Fehler trotz dieser Maßnahmen wiederholt auftritt, muss
das Mess-System getauscht werden.
elektrische Störungen
EMV
Gegen elektrische Störungen helfen eventuell isolierende
Flansche und Kupplungen aus Kunststoff, sowie Kabel
mit paarweise verdrillten Adern für Daten und
Versorgung. Die Schirmung und die Leitungsführung
müssen nach den Aufbaurichtlinien für das jeweilige
Feldbus-System ausgeführt sein.
übermäßige axiale
und radiale Belastung
der Welle oder einen
Defekt der Abtastung.
Kupplungen vermeiden mechanische Belastungen der
Welle. Wenn der Fehler trotz dieser Maßnahme weiterhin
auftritt, muss das Mess-System getauscht werden.
9.4 Error Register, Objekt 0x1001
Tabelle 20: Fehlermeldungen im Error Register 0x1001
9.5 Sonstige Störungen
Tabelle 21: Sonstige Störungen
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 93 of 187
Page 94
Fehlerursachen und Abhilfen
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 94 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 95
User Manual
C__-65 POWERLINK
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 95 of 187
Page 96
Copyright protection
This Manual, including the illustrations contained therein, is subject to copyright
protection. Use of this Manual by third parties in contravention of copyright
regulations is not permitted. Reproduction, translation as well as electronic and
photographic archiving and modification require the written content of the
manufacturer. Violations shall be subject to claims for damages.
Subject to modifications
The right to make any changes in the interest of technical progress is reserved.
Document information
Release date / Rev. date: 06/26/2017
Document / Rev. no.: TR - ECE - BA - DGB - 0071 - 05
File name: TR-ECE-BA-DGB-0071-05.docx
Author: MÜJ
Font styles
Italic or bold font styles are used for the title of a document or are used for
highlighting.
Courier font displays text, which is visible on the display or screen and software
menu selections.
< > indicates keys on your computer keyboard (such as <RETURN>).
Brand names
Specified products, names and logos serve exclusively for information purposes and
may be trademarks of their respective owners, without any special marking to indicate
this.
TR-Electronic GmbH
D-78647 Trossingen
Eglishalde 6
Tel.: (0049) 07425/228-0
Fax: (0049) 07425/228-33
email: [email protected]
www.tr-electronic.de
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 96 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 97
Contents
Contents .............................................................................................................................................. 97
Revision index .................................................................................................................................... 100
1 General information ........................................................................................................................ 101
1.1 Applicability ............................................................................................................................. 101
1.2 References .............................................................................................................................. 102
1.3 Abbreviations used / Terminology .......................................................................................... 103
2 Additional Safety Instructions ....................................................................................................... 106
2.1 Definition of symbols and notes .............................................................................................. 106
2.2 Additional instructions for proper use ..................................................................................... 106
2.3 Organizational measures ........................................................................................................ 107
3 POWERLINK Information ................................................................................................................ 108
3.1 POWERLINK functional principle ........................................................................................... 108
3.1.1 General ................................................................................................................... 108
3.1.2 Slot Communication Network Management ........................................................... 109
3.1.3 POWERLINK – Cycle, Time slot principle .............................................................. 110
3.1.4 MAC Addressing ..................................................................................................... 111
3.2 Protocol ................................................................................................................................... 112
3.3 Device profile .......................................................................................................................... 113
3.4 Reference model .................................................................................................................... 114
3.5 Object dictionary ..................................................................................................................... 115
3.6 Process and Service Data Objects ......................................................................................... 115
3.7 Transmission of SDO messages ............................................................................................ 116
3.8 Abort SDO Transfer Protocol .................................................................................................. 117
3.9 PDO mapping ......................................................................................................................... 117
3.10 NMT State Machine .............................................................................................................. 118
3.10.1 NMT CN State Machine ........................................................................................ 120
3.10.1.1 NMT_CS_NOT_ACTIVE ...................................................................................................... 121
3.10.1.2 NMT_CS_PRE_OPERATIONAL_1 ...................................................................................... 121
3.10.1.3 NMT_CS_PRE_OPERATIONAL_2 ...................................................................................... 121
3.10.1.4 NMT_CS_READY_TO_OPERATE ...................................................................................... 122
3.10.1.5 NMT_CS_OPERATIONAL ................................................................................................... 122
3.10.1.6 NMT_CS_STOPPED ........................................................................................................... 123
3.10.1.7 NMT_CS_BASIC_ETHERNET ............................................................................................. 123
3.10.1.8 States and Communication object relation ........................................................................... 124
3.11 Further information ............................................................................................................... 125
4 Installation / Preparation for Commissioning............................................................................... 126
4.1 Network topology .................................................................................................................... 127
4.1.1 Hubs ........................................................................................................................ 127
4.1.2 Jitter ........................................................................................................................ 127
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 97 of 187
Page 98
Contents
4.2 Connection .............................................................................................................................. 128
4.3 EPL Node-ID ........................................................................................................................... 129
4.4 Switching on the supply voltage ............................................................................................. 130
5 Commissioning ................................................................................................................................ 132
5.1 Device description file ............................................................................................................. 132
5.2 Bus status display ................................................................................................................... 132
5.2.1 Indicator states and flash rates ............................................................................... 132
5.2.2 Error LED ................................................................................................................ 133
5.2.3 Status LED .............................................................................................................. 133
5.2.4 Link / Data Activity LED, IN/OUT ........................................................................... 133
5.3 Network configuration ............................................................................................................. 134
5.3.1 MAC-Address .......................................................................................................... 134
5.3.2 IP-Address .............................................................................................................. 134
5.3.3 Subnet mask ........................................................................................................... 134
5.3.4 Combination IP-Address and Default Subnet mask ............................................... 135
5.3.5 IP Addressing .......................................................................................................... 136
5.3.6 Hostname ................................................................................................................ 137
6 Communication-Specific Standard Objects (CiA DS-301) .......................................................... 138
6.1 Object 1000h: NMT_DeviceType_U32 ................................................................................... 139
6.2 Object 1001h: ERR_ErrorRegister_U8 ................................................................................... 140
6.3 Object 1006h: NMT_CycleLen_U32 ....................................................................................... 140
6.4 Object 100Ah: NMT_ManufactSwVers_VS ............................................................................ 141
6.5 Object 1018h: NMT_IdentityObject_REC ............................................................................... 141
6.6 Object 1020h: CFM_VerifyConfiguration_REC ...................................................................... 143
6.7 Object 1030h: NMT_InterfaceGroup_0h_REC ....................................................................... 145
6.8 Object 1300h: SDO_SequLayerTimeout_U32 ....................................................................... 148
6.9 Object 1800h: PDO_TxCommParam_0h_REC ...................................................................... 148
6.10 Object 1A00h: PDO_TxMappParam_0h_AU64 ................................................................... 150
6.11 Object 1C0Ah: DLL_CNCollision_REC ................................................................................ 151
6.12 Object 1C0Bh: DLL_CNLossSoC_REC ............................................................................... 152
6.13 Object 1C0Fh: DLL_CNCRCError_REC .............................................................................. 154
6.14 Object 1C14h: DLL_CNLossOfSocTolerance_U32.............................................................. 155
6.15 Object 1E40h: NWL_IpAddrTable_0h_REC ......................................................................... 156
6.16 Object 1E4Ah: NWL_IpGroup_REC ..................................................................................... 158
6.17 Object 1F82h: NMT_FeatureFlags_U32 .............................................................................. 159
6.18 Object 1F83h: NMT_EPLVersion_U8 ................................................................................... 160
6.19 Object 1F8Ch: NMT_CurrNMTState_U8 .............................................................................. 160
6.20 Object 1F93h: NMT_EPLNodeID_REC ................................................................................ 161
6.21 Object 1F98h: NMT_CycleTiming_REC ............................................................................... 162
6.22 Object 1F99h: NMT_CNBasicEthernetTimeout_U32 ........................................................... 165
6.23 Object 1F9Ah: NMT_HostName_VSTR ............................................................................... 166
6.24 Object 1F9Eh: NMT_ResetCmd_U8 .................................................................................... 166
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 98 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
Page 99
7 Manufacturer and Profile Specific Objects (CiA DS-406) ............................................................ 167
7.1 Scaling parameters ................................................................................................................. 168
7.1.1 Object 2002h: Total measuring range .................................................................... 169
7.1.2 Object 2000-2001h: Number of revolutions Numerator / Divisor ............................ 170
7.2 Object 2003h: Preset value .................................................................................................... 173
7.3 Object 2004h: Set Preset ........................................................................................................ 174
7.4 Object 2005h: Operating parameters ..................................................................................... 174
7.5 Object 2006h: Accept parameters .......................................................................................... 174
7.6 Object 2007h: Position value .................................................................................................. 175
7.7 Object 3100h: Mapping ........................................................................................................... 176
8 Error handling .................................................................................................................................. 177
8.1 Possible Error sources and Error symptoms .......................................................................... 177
8.2 Error registration ..................................................................................................................... 179
8.2.1 Threshold Counter .................................................................................................. 179
8.2.2 Cumulative Counter ................................................................................................ 179
8.3 Supported Error messages ..................................................................................................... 180
8.3.1 Transmission- / CRC error ...................................................................................... 180
8.3.2 Loss of SoC............................................................................................................. 181
8.3.3 Rx MAC Buffer Overflow / Tx MAC Buffer Underrun .............................................. 182
8.3.4 Collisions ................................................................................................................. 183
9 Error Causes and Remedies .......................................................................................................... 184
9.1 Optical displays ....................................................................................................................... 184
9.2 SDO Abort Codes ................................................................................................................... 185
9.3 Error Codes ............................................................................................................................. 186
9.4 Error Register, Object 0x1001 ................................................................................................ 187
9.5 Miscellaneous faults ............................................................................................................... 187
Printed in the Federal Republic of Germany TR-Electronic GmbH 2008, All Rights Reserved
06/26/2017 TR - ECE - BA - DGB - 0071 - 05 Page 99 of 187
Page 100
Revision index
Revision index
Revision
Date
Index
First release
08/15/08
00
- Support of SDO communication via EPL ASnd frames
- Objects 1C14 and 2007 added, Object 6008 removed
- 64 bit parameters separated in 2x 32 bit parameters
12/19/08
01
New design
11/10/14
02
Reference to Support-DVD removed
02/02/16
03
Editing corresponding to the xdd-file TR-ECE-ID-MUL-0032-01
02/09/17
04
Technical data removed
06/26/17
05
TR-Electronic GmbH 2008, All Rights Reserved Printed in the Federal Republic of Germany
Page 100 of 187 TR - ECE - BA - DGB - 0071 - 05 06/26/2017
 Loading...