

Page 1
TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Benutzerhandbuch
User Manual
Seite 2 - 66
Page 67 - 131
D
GB
_Zusätzliche Sicherheitshinweise
_Installation
_Inbetriebnahme
_Konfiguration / Parametrierung
_Störungsbeseitigung / Diagnosemöglichkeiten
_Additional safety instructions
_Installation
_Commissioning
_Configuration / Parameterization
_Troubleshooting / Diagnostic options
CEK-65
Absolute Encoder CE_-65
CEV-65
CES-65
+SSI
4376AA/65/V058
Page 2
Urheberrechtsschutz
Dieses Handbuch, einschließlich den darin enthaltenen Abbildungen, ist
urheberrechtlich geschützt. Drittanwendungen dieses Handbuchs, welche von den
urheberrechtlichen Bestimmungen abweichen, sind verboten. Die Reproduktion,
Übersetzung sowie die elektronische und fotografische Archivierung und
Veränderung bedarf der schriftlichen Genehmigung durch den Hersteller.
Zuwiderhandlungen verpflichten zu Schadenersatz.
Änderungsvorbehalt
Jegliche Änderungen, die dem technischen Fortschritt dienen, vorbehalten.
Dokumenteninformation
Ausgabe-/Rev.-Datum: 02/23/2017
Dokument-/Rev.-Nr.: TR - ECE - BA - DGB - 0060 - 05
Dateiname: TR-ECE-BA-DGB-0060-05.docx
Verfasser: MÜJ
Schreibweisen
Kursive oder fette Schreibweise steht für den Titel eines Dokuments oder wird zur
Hervorhebung benutzt.
Courier-Schrift zeigt Text an, der auf dem Display bzw. Bildschirm sichtbar ist und
Menüauswahlen von Software.
< > weist auf Tasten der Tastatur Ihres Computers hin (wie etwa <RETURN>).
Marken
PROFIBUS-DP und das PROFIBUS-Logo sind eingetragene Warenzeichen der
PROFIBUS Nutzerorganisation e.V. (PNO)
SIMATIC ist ein eingetragenes Warenzeichen der SIEMENS AG
TR-Electronic GmbH
D-78647 Trossingen
Eglishalde 6
Tel.: (0049) 07425/228-0
Fax: (0049) 07425/228-33
E-mail: [email protected]
http://www.tr-electronic.de
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 2 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 3
Inhaltsverzeichnis
Inhaltsverzeichnis .............................................................................................................................. 3
Änderungs-Index ................................................................................................................................ 5
1 Allgemeines ..................................................................................................................................... 6
1.1 Geltungsbereich ...................................................................................................................... 6
1.2 Verwendete Abkürzungen / Begriffe ....................................................................................... 7
2 Zusätzliche Sicherheitshinweise ................................................................................................... 8
2.1 Symbol- und Hinweis-Definition .............................................................................................. 8
2.2 Ergänzende Hinweise zur bestimmungsgemäßen Verwendung ............................................ 8
2.3 Organisatorische Maßnahmen ............................................................................................... 9
3 Schnittstellen Informationen .......................................................................................................... 10
3.1 PROFIBUS .............................................................................................................................. 10
3.1.1 Kommunikationsprotokoll DP .................................................................................. 10
3.2 SSI .......................................................................................................................................... 11
4 Installation / Inbetriebnahmevorbereitung.................................................................................... 12
4.1 Anschluss – Hinweise ............................................................................................................. 12
4.2 PROFIBUS – Schnittstelle ...................................................................................................... 13
4.2.1 RS485 Übertragungstechnik ................................................................................... 13
4.2.2 Bus-Terminierung ................................................................................................... 14
4.2.3 Bus-Adressierung ................................................................................................... 14
4.3 SSI – Schnittstelle (optional) ................................................................................................... 15
4.3.1 RS422 Übertragungstechnik ................................................................................... 15
4.3.2 Kabelspezifikation ................................................................................................... 16
4.3.3 Datenübertragung ................................................................................................... 17
4.4 Schirmauflage ......................................................................................................................... 18
5 Inbetriebnahme ................................................................................................................................ 20
5.1 Geräte-Stammdaten-Datei (GSD) .......................................................................................... 20
5.2 PNO-Identnummer .................................................................................................................. 20
5.3 Anlauf am PROFIBUS ............................................................................................................ 21
5.4 Bus-Statusanzeige .................................................................................................................. 22
6 Parametrierung und Konfiguration ................................................................................................ 23
6.1 Übersicht ................................................................................................................................. 24
6.2 PNO CLASS 1 16-Bit ............................................................................................................ 25
6.3 PNO CLASS 1 32-Bit ............................................................................................................ 26
6.4 PNO CLASS 2 16-Bit ............................................................................................................ 27
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 3 of 131
Page 4
Inhaltsverzeichnis
6.5 PNO CLASS 2 32-Bit ............................................................................................................ 29
6.6 TR-Mode Position ................................................................................................................... 31
6.7 TR-Mode Position + Velocity (Geschwindigkeit) .................................................................... 36
6.8 Preset-Justage-Funktion ......................................................................................................... 41
6.9 Beschreibung der Betriebsparameter ..................................................................................... 42
6.9.1 Zählrichtung ............................................................................................................ 42
6.9.2 Klasse 2 Funktionalität ............................................................................................ 42
6.9.3 Diagnose Meldemodus ........................................................................................... 42
6.9.4 Inbetriebnahmefunktion .......................................................................................... 43
6.9.5 Kurze Diagnose ...................................................................................................... 45
6.9.6 Skalierungsfunktion ................................................................................................. 46
6.9.7 Skalierungsparameter PNO CLASS 2 .................................................................... 46
6.9.7.1 Schritte pro Umdrehung ......................................................................................................... 46
6.9.7.2 Messlänge in Schritten ........................................................................................................... 46
6.9.8 Skalierungsparameter TR-Modes "Position" + "Velocity" ....................................... 48
6.9.8.1 Messlänge in Schritten ........................................................................................................... 48
6.9.8.2 Umdrehungen Zähler / Umdrehungen Nenner ........................................................................ 49
6.9.9 Code SSI-Schnittstelle ............................................................................................ 51
6.9.10 Code PROFIBUS-Schnittstelle ............................................................................. 51
6.9.11 Preset 1 / Preset 2 ................................................................................................ 51
6.9.12 Unterer Endschalter / Oberer Endschalter ............................................................ 52
6.9.13 Datenbits SSI-Schnittstelle ................................................................................... 52
6.9.14 Geschwindigkeit [1/x U/min].................................................................................. 52
6.10 Konfigurationsbeispiel, SIMATIC Manager V5.1 ................................................................ 53
7 Störungsbeseitigung und Diagnosemöglichkeiten ..................................................................... 57
7.1 Optische Anzeigen, LEDs ....................................................................................................... 57
7.2 Verwendung der PROFIBUS Diagnose .................................................................................. 58
7.2.1 Normdiagnose ......................................................................................................... 58
7.2.1.1 Stationsstatus 1 ..................................................................................................................... 59
7.2.1.2 Stationsstatus 2 ..................................................................................................................... 59
7.2.1.3 Stationsstatus 3 ..................................................................................................................... 59
7.2.1.4 Masteradresse ....................................................................................................................... 60
7.2.1.5 Herstellerkennung .................................................................................................................. 60
7.2.1.6 Länge (in Byte) der erweiterten Diagnose .............................................................................. 60
7.2.2 Erweiterte Diagnose ................................................................................................ 61
7.2.2.1 Alarme ................................................................................................................................... 61
7.2.2.2 Betriebsstatus ........................................................................................................................ 62
7.2.2.3 Encodertyp ............................................................................................................................. 62
7.2.2.4 Singleturn Auflösung .............................................................................................................. 62
7.2.2.5 Anzahl auflösbarer Umdrehungen ................................................................ .......................... 62
7.2.2.6 Zusätzliche Alarme ................................................................................................................. 62
7.2.2.7 Unterstützte Alarme ............................................................................................................... 63
7.2.2.8 Warnungen ............................................................................................................................ 63
7.2.2.9 Unterstützte Warnungen ........................................................................................................ 63
7.2.2.10 Profil Version ........................................................................................................................ 63
7.2.2.11 Software Version .................................................................................................................. 64
7.2.2.12 Betriebsstundenzähler.......................................................................................................... 64
7.2.2.13 Offsetwert ............................................................................................................................ 64
7.2.2.14 Herstellerspezifischer Offsetwert .......................................................................................... 64
7.2.2.15 Anzahl Schritte pro Umdrehung............................................................................................ 64
7.2.2.16 Messlänge in Schritten ......................................................................................................... 64
7.2.2.17 Seriennummer ..................................................................................................................... 64
7.2.2.18 Herstellerspezifische Diagnosen .......................................................................................... 65
7.3 Sonstige Störungen ................................................................................................................ 65
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 4 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 5
Änderungs-Index
Änderung
Datum
Index
Erstausgabe
31.01.07
00
Korrektur Kap. „Optische Anzeigen, LEDs“:
grüne LED 10 Hz meldet auch einen Positionsfehler
31.03.08
01
Bus-Terminierung über 2 Schalter; Warnhinweise aktualisiert
19.06.12
02
Neues Design
08.07.15
03
Verweis auf Support-DVD entfernt
02.02.16
04
- LED-Verhalten angepasst
- Technische Daten entfernt
23.02.17
05
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 5 of 131
Page 6
Allgemeines
1 Allgemeines
Das vorliegende schnittstellenspezifische Benutzerhandbuch beinhaltet folgende
Themen:
Ergänzende Sicherheitshinweise zu den bereits in der Montageanleitung
definierten grundlegenden Sicherheitshinweisen
Installation
Inbetriebnahme
Konfiguration / Parametrierung
Störungsbeseitigung und Diagnosemöglichkeiten
Da die Dokumentation modular aufgebaut ist, stellt dieses Benutzerhandbuch eine
Ergänzung zu anderen Dokumentationen wie z.B. Produktdatenblätter,
Maßzeichnungen, Prospekte und der Montageanleitung etc. dar.
Das Benutzerhandbuch kann kundenspezifisch im Lieferumfang enthalten sein, oder
kann auch separat angefordert werden.
1.1 Geltungsbereich
Dieses Benutzerhandbuch gilt ausschließlich für folgende Mess-System-Baureihen mit
PROFIBUS-DP Schnittstelle:
CEV-65
CES-65
CEK-65
Die Produkte sind durch aufgeklebte Typenschilder gekennzeichnet und sind
Bestandteil einer Anlage.
Es gelten somit zusammen folgende Dokumentationen:
siehe Kapitel „Mitgeltende Dokumente“ in der Montageanleitung
www.tr-electronic.de/f/TR-ECE-BA-DGB-0046.
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 6 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 7
CEV
Absolut-Encoder mit optischer Abtastung,
Ausführung mit Vollwelle
CEK
Absolut-Encoder mit optischer Abtastung,
Ausführung mit Kupplung
CES
Absolut-Encoder mit optischer Abtastung,
Ausführung mit Sackloch
DDLM
Direct Data Link Mapper, Schnittstelle zwischen PROFIBUS-DP
Funktionen und Mess-System Software
DP
Dezentralized Periphery (Dezentrale Peripherie)
EMV
Elektro-Magnetische-Verträglichkeit
GSD
Geräte-Stammdaten-Datei
PNO
PROFIBUS Nutzerorganisation e.V.
PROFIBUS
herstellerunabhängiger, offener Feldbusstandard
1.2 Verwendete Abkürzungen / Begriffe
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 7 of 131
Page 8
Zusätzliche Sicherheitshinweise
bedeutet, dass Tod oder schwere Körperverletzung eintreten kann, wenn die entsprechenden Vorsichtsmaßnahmen
nicht getroffen werden.
bedeutet, dass eine leichte Körperverletzung eintreten kann,
wenn die entsprechenden Vorsichtsmaßnahmen nicht
getroffen werden.
bedeutet, dass ein Sachschaden eintreten kann, wenn die
entsprechenden Vorsichtsmaßnahmen nicht getroffen
werden.
bezeichnet wichtige Informationen bzw. Merkmale und
Anwendungstipps des verwendeten Produkts.
Zur bestimmungsgemäßen Verwendung gehört auch:
das Beachten aller Hinweise aus diesem Benutzerhandbuch,
das Beachten der Montageanleitung, insbesondere das dort enthaltene
Kapitel "Grundlegende Sicherheitshinweise" muss vor Arbeitsbeginn
gelesen und verstanden worden sein
2 Zusätzliche Sicherheitshinweise
2.1 Symbol- und Hinweis-Definition
2.2 Ergänzende Hinweise zur bestimmungsgemäßen Verwendung
Das Mess-System ist ausgelegt für den Betrieb an PROFIBUS-DP Netzwerken nach
den europäischen Normen EN 50170 und EN 50254 bis max. 12 MBaud. Die
Parametrierung und die Gerätediagnose erfolgen durch den PROFIBUS-Master nach
dem Profil für Encoder Version 1.1 der PROFIBUS Nutzerorganisation (PNO).
Die technischen Richtlinien zum Aufbau des PROFIBUS-DP Netzwerks der
PROFIBUS Nutzerorganisation sind für einen sicheren Betrieb zwingend einzuhalten.
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 8 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 9
2.3 Organisatorische Maßnahmen
Dieses Benutzerhandbuch muss ständig am Einsatzort des Mess-Systems
griffbereit aufbewahrt werden.
Das mit Tätigkeiten am Mess-System beauftragte Personal muss vor Arbeits-
beginn
- die Montageanleitung, insbesondere das Kapitel "Grundlegende
Sicherheitshinweise",
- und dieses Benutzerhandbuch, insbesondere das Kapitel "Zusätzliche
Sicherheitshinweise",
gelesen und verstanden haben.
Dies gilt in besonderem Maße für nur gelegentlich, z. B. bei der
Parametrierung des Mess-Systems, tätig werdendes Personal.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 9 of 131
Page 10
Schnittstellen Informationen
3 Schnittstellen Informationen
3.1 PROFIBUS
PROFIBUS ist ein durchgängiges, offenes, digitales Kommunikationssystem mit
breitem Anwendungsbereich vor allem in der Fertigungs- und
Prozessautomatisierung. PROFIBUS ist für schnelle, zeitkritische und für komplexe
Kommunikationsaufgaben geeignet.
Die Kommunikation von PROFIBUS ist in den internationalen Normen IEC 61158 und
IEC 61784 verankert. Die Anwendungs- und Engineeringaspekte sind in Richtlinien
der PROFIBUS Nutzerorganisation festgelegt. Damit werden die
Anwenderforderungen nach Herstellerunabhängigkeit und Offenheit erfüllt und die
Kommunikation untereinander von Geräten verschiedener Hersteller ohne
Anpassungen an den Geräten garantiert.
Für Encoder wurde von der PROFIBUS Nutzerorganisation ein spezielles Profil
verabschiedet. Das Profil beschreibt die Ankopplung von Dreh-, Winkel- und LinearEncodern mit Singleturn- oder Multiturn-Auflösung an DP. Zwei Geräteklassen
definieren Basisfunktionen und Zusatzfunktionen, wie z. B. Skalierung,
Alarmbehandlung und Diagnose.
Die Mess-Systeme unterstützen neben denen im Profil definierten Geräte-Klassen 1
und 2, noch zusätzliche TR-spezifische Funktionen.
Eine Druckschrift des Encoder-Profils (Bestell-Nr.: 3.062) und weiterführende
Informationen zum PROFIBUS ist bei der Geschäftsstelle der PROFIBUSNutzerorganisation erhältlich:
PROFIBUS Nutzerorganisation e.V.,
Haid-und-Neu-Str. 7,
D-76131 Karlsruhe,
http://www.profibus.com/
Tel.: ++ 49 (0) 721 / 96 58 590
Fax: ++ 49 (0) 721 / 96 58 589
e-mail: mailto:[email protected]
3.1.1 Kommunikationsprotokoll DP
Die Mess-Systeme unterstützen das Kommunikationsprotokoll DP, welches für einen
schnellen Datenaustausch in der Feldebene konzipiert ist. Die Grundfunktionalität wird
durch die Leistungsstufe V0 festgelegt. Dazu gehören der zyklische Datenaustausch
sowie die stations-, modul- und kanalspezifische Diagnose.
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 10 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 11
SSI-Clock+
SSI-Clock-
65
65
2.2 nF
N.C.
GND
+5V
C
C
BAV99
Opto-Koppler
3.2 SSI
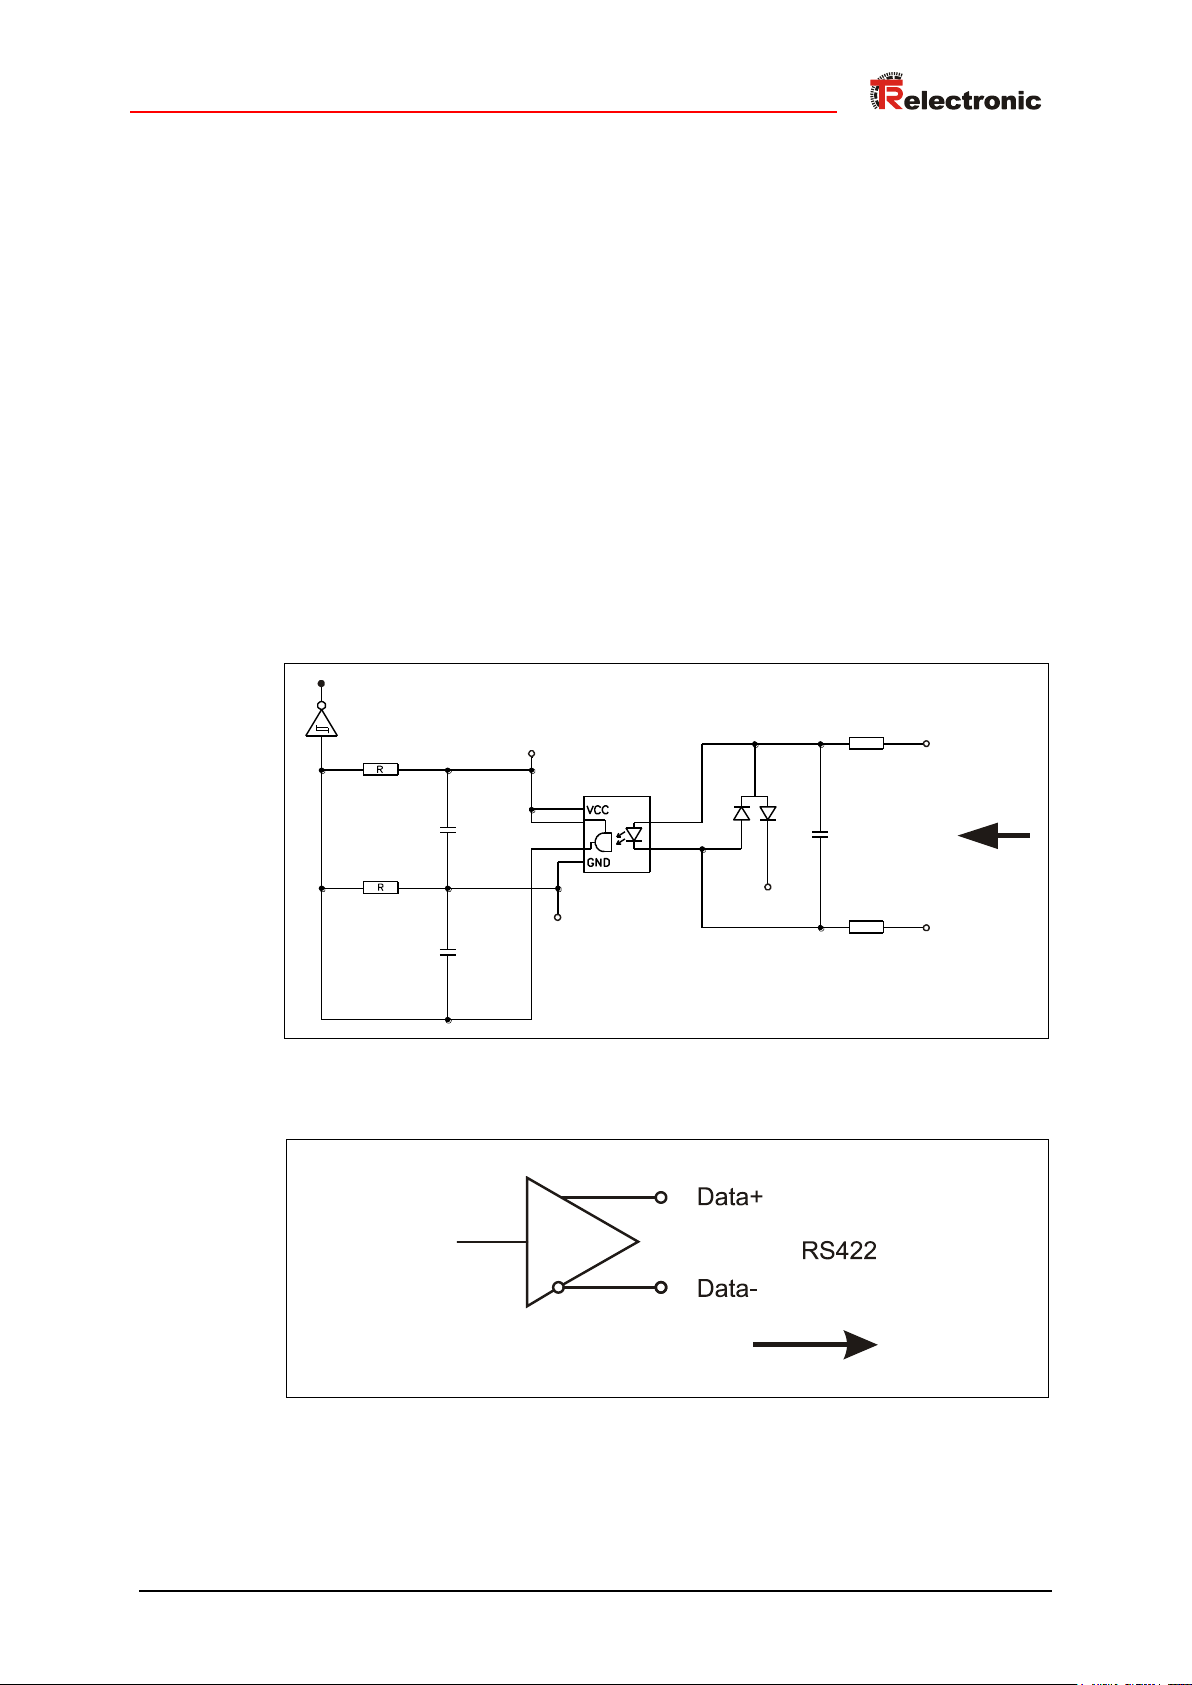
Das SSI-Verfahren ist ein synchron-serielles Übertragungsverfahren für die MessSystem-Position. Durch die Verwendung der RS422 Schnittstelle zur Übertragung
können ausreichend hohe Übertragungsraten erzielt werden.
Das Mess-System erhält vom Datenempfänger (Steuerung) ein Taktbüschel und
antwortet mit dem aktuellen Positionswert, der synchron zum gesendeten Takt seriell
übertragen wird.
Weil die Datenübernahme durch den Büschelanfang synchronisiert wird, ist es nicht
notwendig, einschrittige Codes wie z.B. Graycode zu verwenden.
Die Datensignale Daten+ und Daten– werden mit Kabelsendern (RS422) gesendet.
Zum Schutz gegen Beschädigungen durch Störungen, Potentialdifferenzen oder
Verpolen werden die Taktsignale Takt+ und Takt- mit Optokopplern empfangen.
Zur Erkennung von fehlerhaften Übertragungen können Parities oder Prüfsummen
hinzugefügt werden. Als einfachste Maßnahme ist auch die doppelte Einlesung
möglich, bei der die Datenbits nach jeweils 26 Takten eines Büschels wiederholt
werden. Von Nachteil ist aber die stark erhöhte Übertragungsdauer.
Abbildung 1: SSI Prinzip-Eingangsschaltung
Abbildung 2: SSI-Ausgangsschaltung
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 11 of 131
Page 12
Installation / Inbetriebnahmevorbereitung
Der Anschluss kann nur in Verbindung mit der gerätespezifischen Steckerbelegung
vorgenommen werden!
Bei der Auslieferung des Mess-Systems wird jeweils eine Steckerbelegung in
gedruckter Form beigelegt. Die Steckerbelegungsnummer ist auch auf dem
Typenschild des Mess-Systems vermerkt.
4 Installation / Inbetriebnahmevorbereitung
4.1 Anschluss – Hinweise
Die elektrischen Ausstattungsmerkmale werden hauptsächlich durch die variable
Anschluss-Technik vorgegeben.
Ob das Mess-System
zusätzliche Schnittstellen, z.B. eine SSI-Schnittstelle
externe Eingänge wie z.B. der Preset
unterstützt, wird deshalb durch die gerätespezifische Steckerbelegung definiert.
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 12 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 13
Parameter
Leitungstyp A
Wellenwiderstand in
135...165 bei einer Frequenz von 3...20 MHz
Betriebskapazität (pF/m)
30
Schleifenwiderstand (/km)
110
Aderndurchmesser (mm)
> 0,64
Aderquerschnitt (mm²)
> 0,34
Baudrate (kbits/s)
9.6
19.2
93.75
187.5
500
1500
12000
Reichweite / Segment
1200 m
1200 m
1200 m
1000 m
400 m
200 m
100 m
Um einen sicheren und störungsfreien Betrieb zu gewährleisten, sind die PROFIBUSRichtlinien und sonstige einschlägige Normen und Richtlinien zu beachten!
Insbesondere sind die EMV-Richtlinie sowie die Schirmungs- und Erdungsrichtlinien in
den jeweils gültigen Fassungen zu beachten!
4.2 PROFIBUS – Schnittstelle
4.2.1 RS485 Übertragungstechnik
Alle Geräte werden in einer Busstruktur (Linie) angeschlossen. In einem Segment
können bis zu 32 Teilnehmer (Master oder Slaves) zusammengeschaltet werden.
Am Anfang und am Ende jedes Segments wird der Bus durch einen aktiven
Busabschluss abgeschlossen. Für einen störungsfreien Betrieb muss sichergestellt
werden, dass die beiden Busabschlüsse immer mit Spannung versorgt werden. Der
Busabschluss kann in der Mess-System-Anschlusshaube zugeschaltet werden.
Bei mehr als 32 Teilnehmern oder zur Vergrößerung der Netzausdehnung müssen
Repeater (Signalverstärker) eingesetzt werden, um die einzelnen Bussegmente zu
verbinden.
Alle verwendeten Leitungen müssen entsprechend der PROFIBUS-Spezifikation für
die Kupfer-Datenadern folgende Parameter erfüllen:
Die Übertragungsgeschwindigkeit ist beim PROFIBUS im Bereich zwischen 9.6 kBit/s
und 12 Mbit/s wählbar und wird vom Mess-System automatisch erkannt. Sie wird bei
der Inbetriebnahme des Systems einheitlich für alle Geräte am Bus ausgewählt.
Reichweite in Abhängigkeit der Übertragungsgeschwindigkeit für Kabeltyp A:
Um eine hohe Störfestigkeit des Systems gegen elektromagnetische Störstrahlungen
zu erzielen, muss eine geschirmte Datenleitung verwendet werden. Der Schirm sollte
möglichst beidseitig und gut leitend über großflächige Schirmschellen an Schutzerde
angeschlossen werden. Weiterhin ist zu beachten, dass die Datenleitung möglichst
separat von allen starkstromführenden Kabeln verlegt wird. Bei Datenraten
1,5 Mbit/s sind Stichleitungen unbedingt zu vermeiden.
Die Mess-System-Anschlusshaube bietet die Möglichkeit das kommende und das
gehende Datenkabel direkt in der abnehmbaren Anschlusshaube zu verbinden.
Dadurch werden Stichleitungen vermieden und der Busstecker kann jederzeit, ohne
Unterbrechung des Datenverkehrs, am Bus auf- und abgesteckt werden.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 13 of 131
Page 14
Installation / Inbetriebnahmevorbereitung
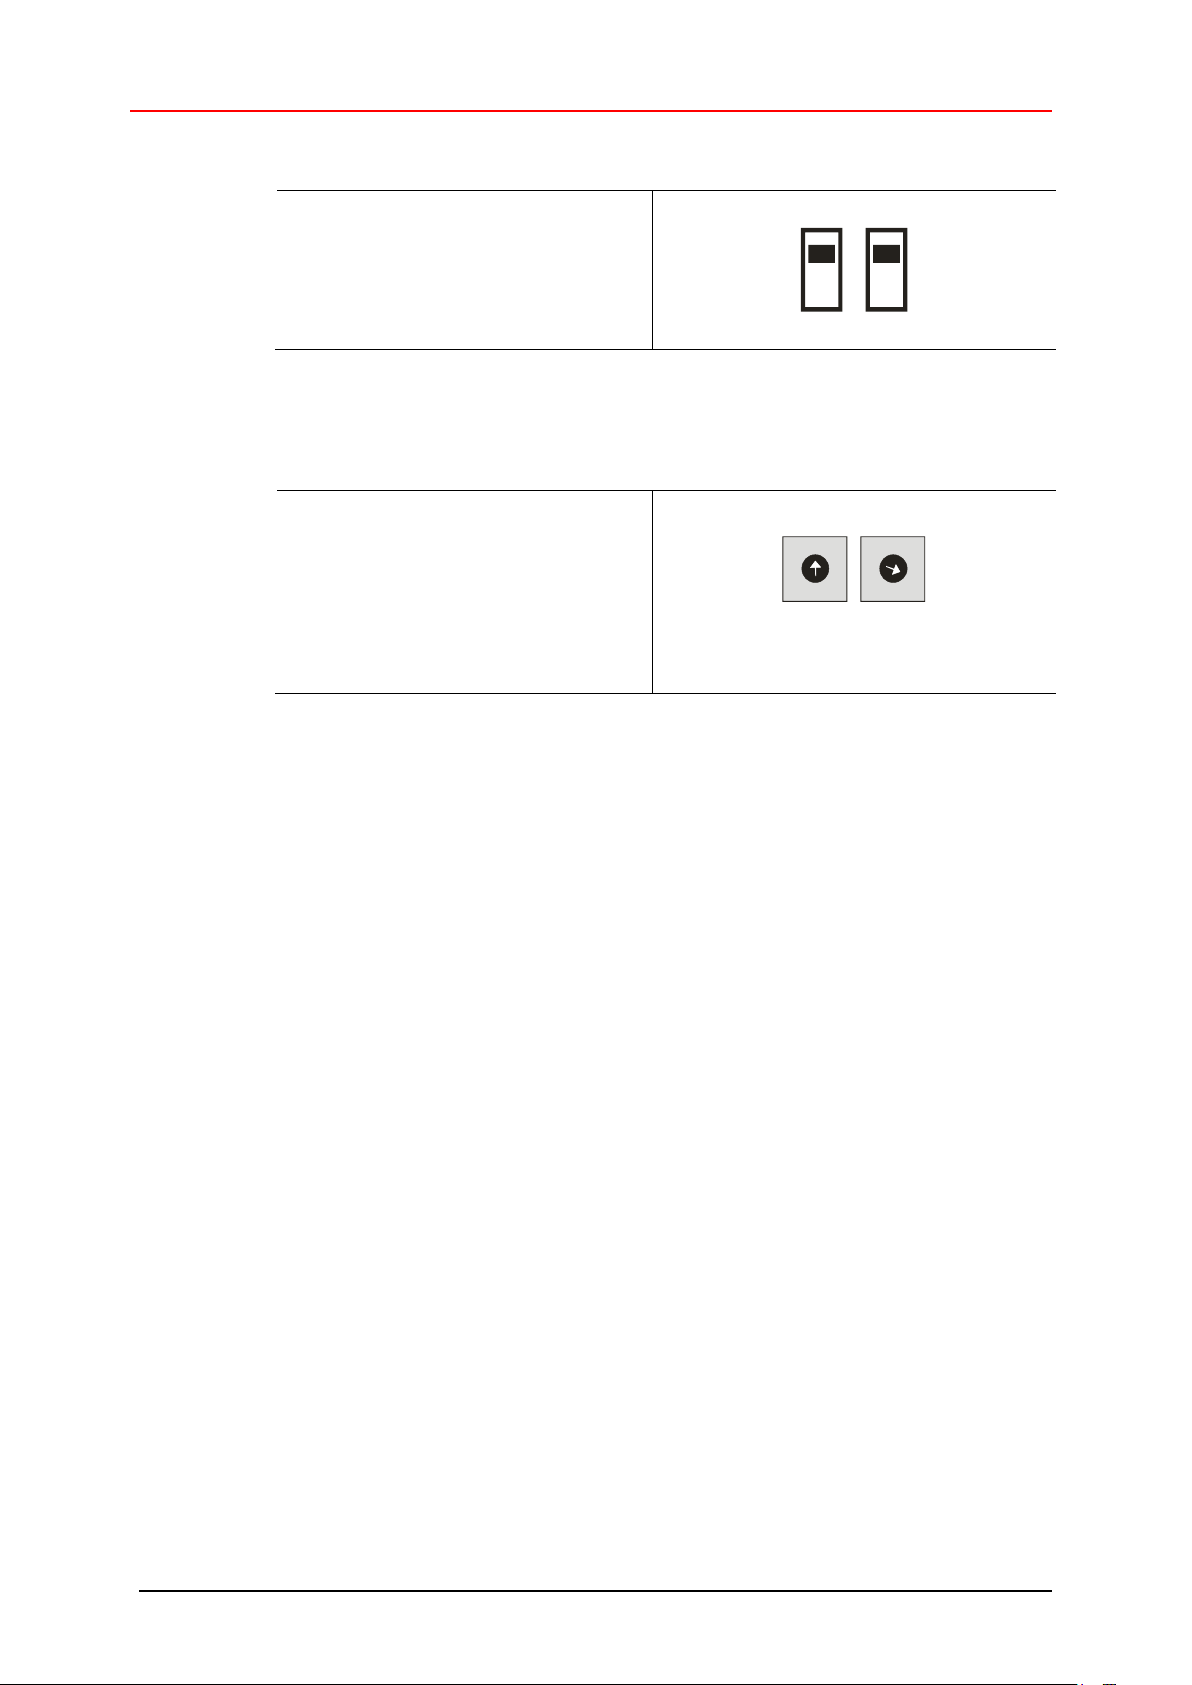
Ist das Mess-System der letzte Teilnehmer im PROFIBUS-Segment, ist der
Bus durch die Terminierungsschalter =
ON abzuschließen. In diesem Zustand
wird der weiterführende PROFIBUS
nicht abgekoppelt!
ON
OFF
ON
OFF
Gültige PROFIBUS-Adressen: 3 – 99
100: Einstellung der 1er-Stelle
101: Einstellung der 10er-Stelle
Bei Einstellung einer ungültigen
Stationsadresse läuft das Gerät nicht
an, LEDs = AUS.
0
1
2
3
4
5
6
7
8
9
0
1
2
3
4
5
6
7
8
9
10
1
10
0
4.2.2 Bus-Terminierung
4.2.3 Bus-Adressierung
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 14 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 15
4.3 SSI – Schnittstelle (optional)
4.3.1 RS422 Übertragungstechnik
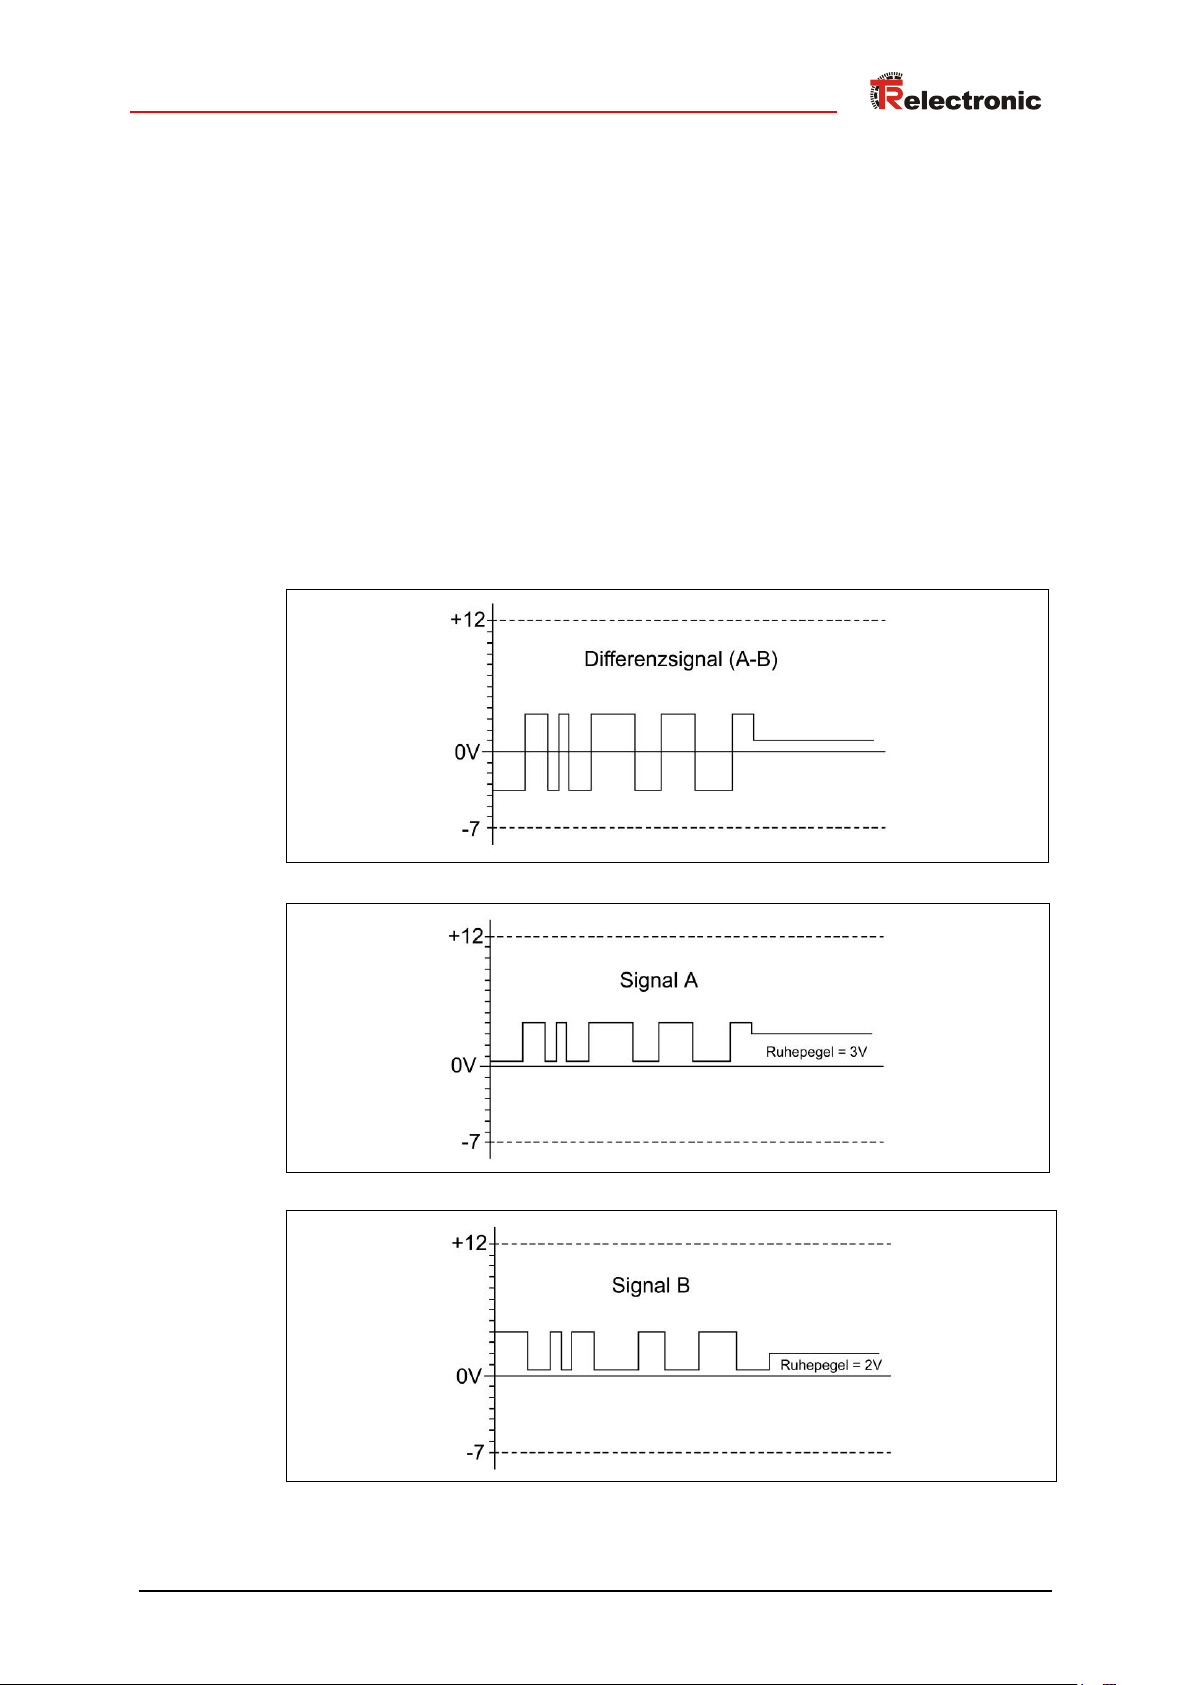
Bei der RS422-Übertragung wird ein Leitungspaar für die Signale Daten+ und Daten–
und ein Leitungspaar für die Signale Takt+ und Takt– benötigt.
Die seriellen Daten werden ohne Massebezug als Spannungsdifferenz zwischen zwei
korrespondierenden Leitungen übertragen.
Der Empfänger wertet lediglich die Differenz zwischen beiden Leitungen aus, so dass
Gleichtakt-Störungen auf der Übertragungsleitung nicht zu einer Verfälschung des
Nutzsignals führen.
Durch die Verwendung von abgeschirmtem, paarig verseiltem Kabel, lassen sich
Datenübertragungen über Distanzen von bis zu 500 Metern bei einer Frequenz von
100 kHz realisieren.
RS422-Sender stellen unter Last Ausgangspegel von 2V zwischen den beiden
Ausgängen zur Verfügung, die Empfängerbausteine erkennen Pegel von ± 200mV
noch als gültiges Signal.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 15 of 131
Page 16
Installation / Inbetriebnahmevorbereitung
Signal
Leitung, z.B. 64-200-021: 2x2x0.25+3x0.14+2x0.5 mm2
Daten+ / Daten–
(RS422+ / RS422–)
min. 0,25mm2, jeweils paarig verseilt und geschirmt
Takt+ / Takt–
(RS422+ / RS422–)
SSI-Taktfrequenz [kHz]
810
750
570
360
220
120
100
Leitungslänge [m]
ca. 12.5
ca. 25
ca. 50
ca. 100
ca. 200
ca. 400
ca. 500
Um einen sicheren und störungsfreien Betrieb zu gewährleisten, sind die einschlägigen
Normen und Richtlinien zu beachten!
Insbesondere sind die EMV-Richtlinie sowie die Schirmungs- und Erdungsrichtlinien in
den jeweils gültigen Fassungen zu beachten!
4.3.2 Kabelspezifikation
Die maximale Leitungslänge hängt von der SSI-Taktfrequenz und der
Kabelbeschaffenheit ab und sollte an folgende Tabelle angepasst werden.
Zu beachten ist, dass pro Meter Kabel mit einer zusätzlichen Verzögerungszeit tv
(Daten+/Daten–) von ca. 6ns zu rechnen ist.
Um eine hohe Störfestigkeit des Systems gegen elektromagnetische Störstrahlungen
zu erzielen, muss eine geschirmte Datenleitung verwendet werden. Der Schirm sollte
möglichst beidseitig und gut leitend über großflächige Schirmschellen an
Schutzerde angeschlossen werden. Nur wenn die Maschinenerde gegenüber der
Schaltschrankerde stark mit Störungen behaftet ist, sollte man den Schirm einseitig
im Schaltschrank erden.
Weiterhin ist zu beachten, dass die Daten- und Taktleitungen möglichst separat von
allen starkstromführenden Kabeln verlegt werden.
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 16 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 17
Daten+
Takt+
t
p
Monoflopzeit
t
M
LSBMSB
Takt+
Daten+
intern
re-triggerbares Monoflop
1 2
4
T
t
V
1 2 n
n+1
3
High
Low
High
Low
High
Low
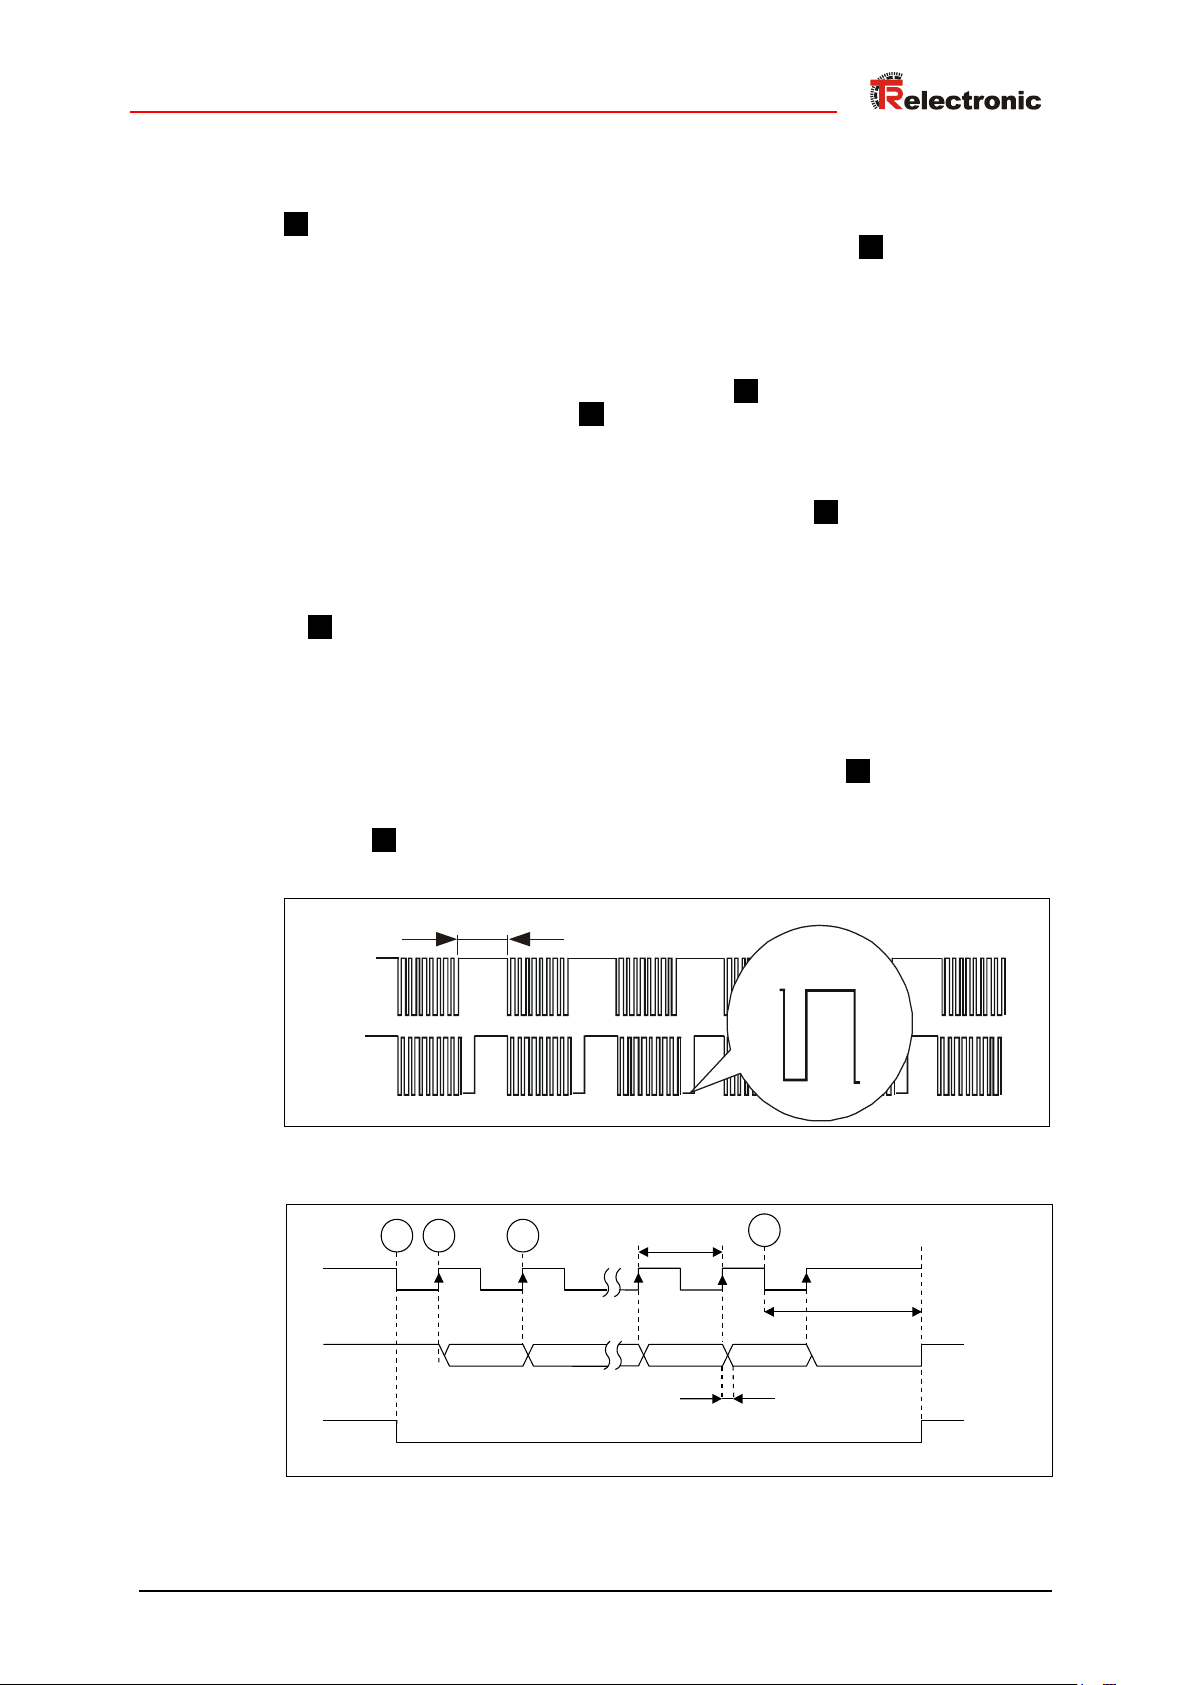
4.3.3 Datenübertragung
Im Ruhezustand liegen Daten+ und Takt+ auf High. Dies entspricht der Zeit vor Punkt
(1) im unten angegebenen Schaubild.
Mit dem ersten Wechsel des Takt-Signals von High auf Low (1) wird das Geräteinterne re-triggerbare Monoflop mit der Monoflopzeit tM gesetzt.
Die Zeit tM bestimmt die unterste Übertragungsfrequenz (T = tM / 2). Die obere
Grenzfrequenz ergibt sich aus der Summe aller Signallaufzeiten und wird zusätzlich
durch die eingebauten Filterschaltungen begrenzt.
Mit jeder weiteren fallenden Taktflanke verlängert sich der aktive Zustand des
Monoflops um die Zeit tM, zuletzt ist dies bei Punkt (4) der Fall.
Mit dem Setzen des Monoflops (1) werden die am internen Parallel-Seriell-Wandler
anstehenden bit-parallelen Daten durch ein intern erzeugtes Signal in einem
Eingangs-Latch des Schieberegisters gespeichert. Damit ist sichergestellt, dass sich
die Daten während der Übertragung eines Positionswertes nicht mehr verändern.
Mit dem ersten Wechsel des Taktsignals von Low auf High (2) wird das höchstwertige
Bit (MSB) der Geräteinformation an den seriellen Datenausgang gelegt. Mit jeder
weiteren steigenden Flanke wird das nächst niederwertigere Bit an den Datenausgang
geschoben.
Nach beendeter Taktfolge werden die Datenleitungen für die Dauer der Monozeit
tM (4) auf 0V (Low) gehalten. Dadurch ergibt sich auch die Pausenmindestzeit tp, die
zwischen zwei aufeinanderfolgenden Taktsequenzen eingehalten werden muss und
beträgt 2 * tM.
Bereits mit der ersten steigenden Taktflanke werden die Daten von der
Auswerteelektronik eingelesen. Bedingt durch verschiedene Faktoren ergibt sich eine
Verzögerungszeit tV >100ns, ohne Kabel. Das Mess-System schiebt dadurch die Daten
um die Zeit tV verzögert an den Ausgang. Zum Zeitpunkt (2) wird deshalb eine
„Pausen-1“ gelesen. Diese muss verworfen werden oder kann in Verbindung mit einer
„0“ nach dem LSB-Datenbit zur Leitungsbruchüberwachung benutzt werden. Erst zum
Zeitpunkt (3) wird das MSB-Datenbit gelesen. Aus diesem Grund muss die Taktanzahl
immer um eins höher sein (n+1) als die zu übertragende Anzahl der Datenbits.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 17 of 131
Abbildung 3: Typische SSI-Übertragungssequenzen
Abbildung 4: SSI-Übertragungsformat
Page 18
Installation / Inbetriebnahmevorbereitung
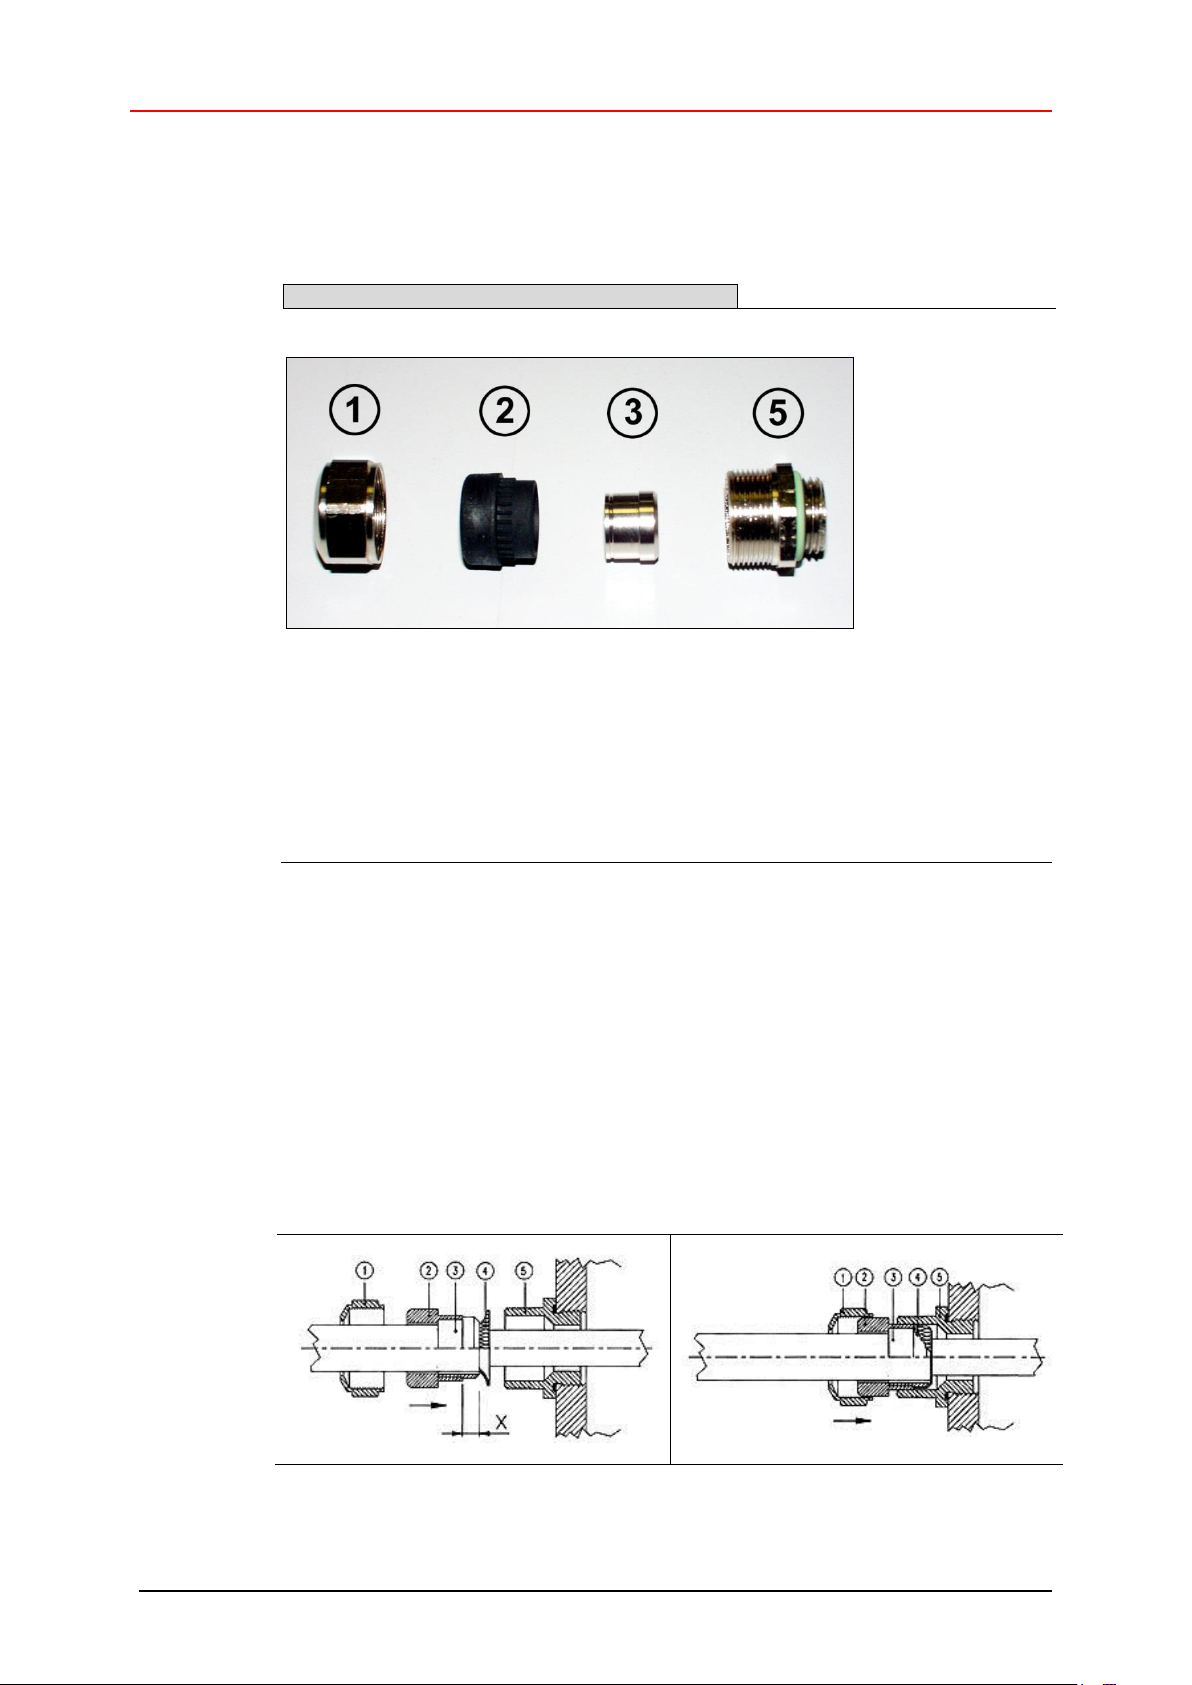
Montage für Kabelverschraubung, Variante A
4.4 Schirmauflage
Die Schirmauflage erfolgt durch spezielle EMV-gerechte Kabelverschraubungen, bei
denen die Kabelschirmung innen aufgelegt werden kann.
Pos. 1 Überwurfmutter
Pos. 2 Dichteinsatz
Pos. 3 Kontakthülse
Pos. 5 Einschraubstutzen
1. Schirmumflechtung / Schirmfolie auf Maß "X" zurückschneiden.
2. Überwurfmutter (1) und Dichteinsatz / Kontakthülse (2) + (3) auf das Kabel
aufschieben.
3. Die Schirmumflechtung / Schirmfolie um ca. 90° umbiegen (4).
4. Dichteinsatz / Kontakthülse (2) + (3) bis an die Schirmumflechtung /
Schirmfolie schieben.
5. Einschraubstutzen (5) am Gehäuse montieren.
6. Dichteinsatz / Kontakthülse (2) + (3) in Einschraubstutzen (5) bündig
zusammen stecken.
7. Überwurfmutter (1) mit Einschraubstutzen (5) verschrauben.
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 18 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 19
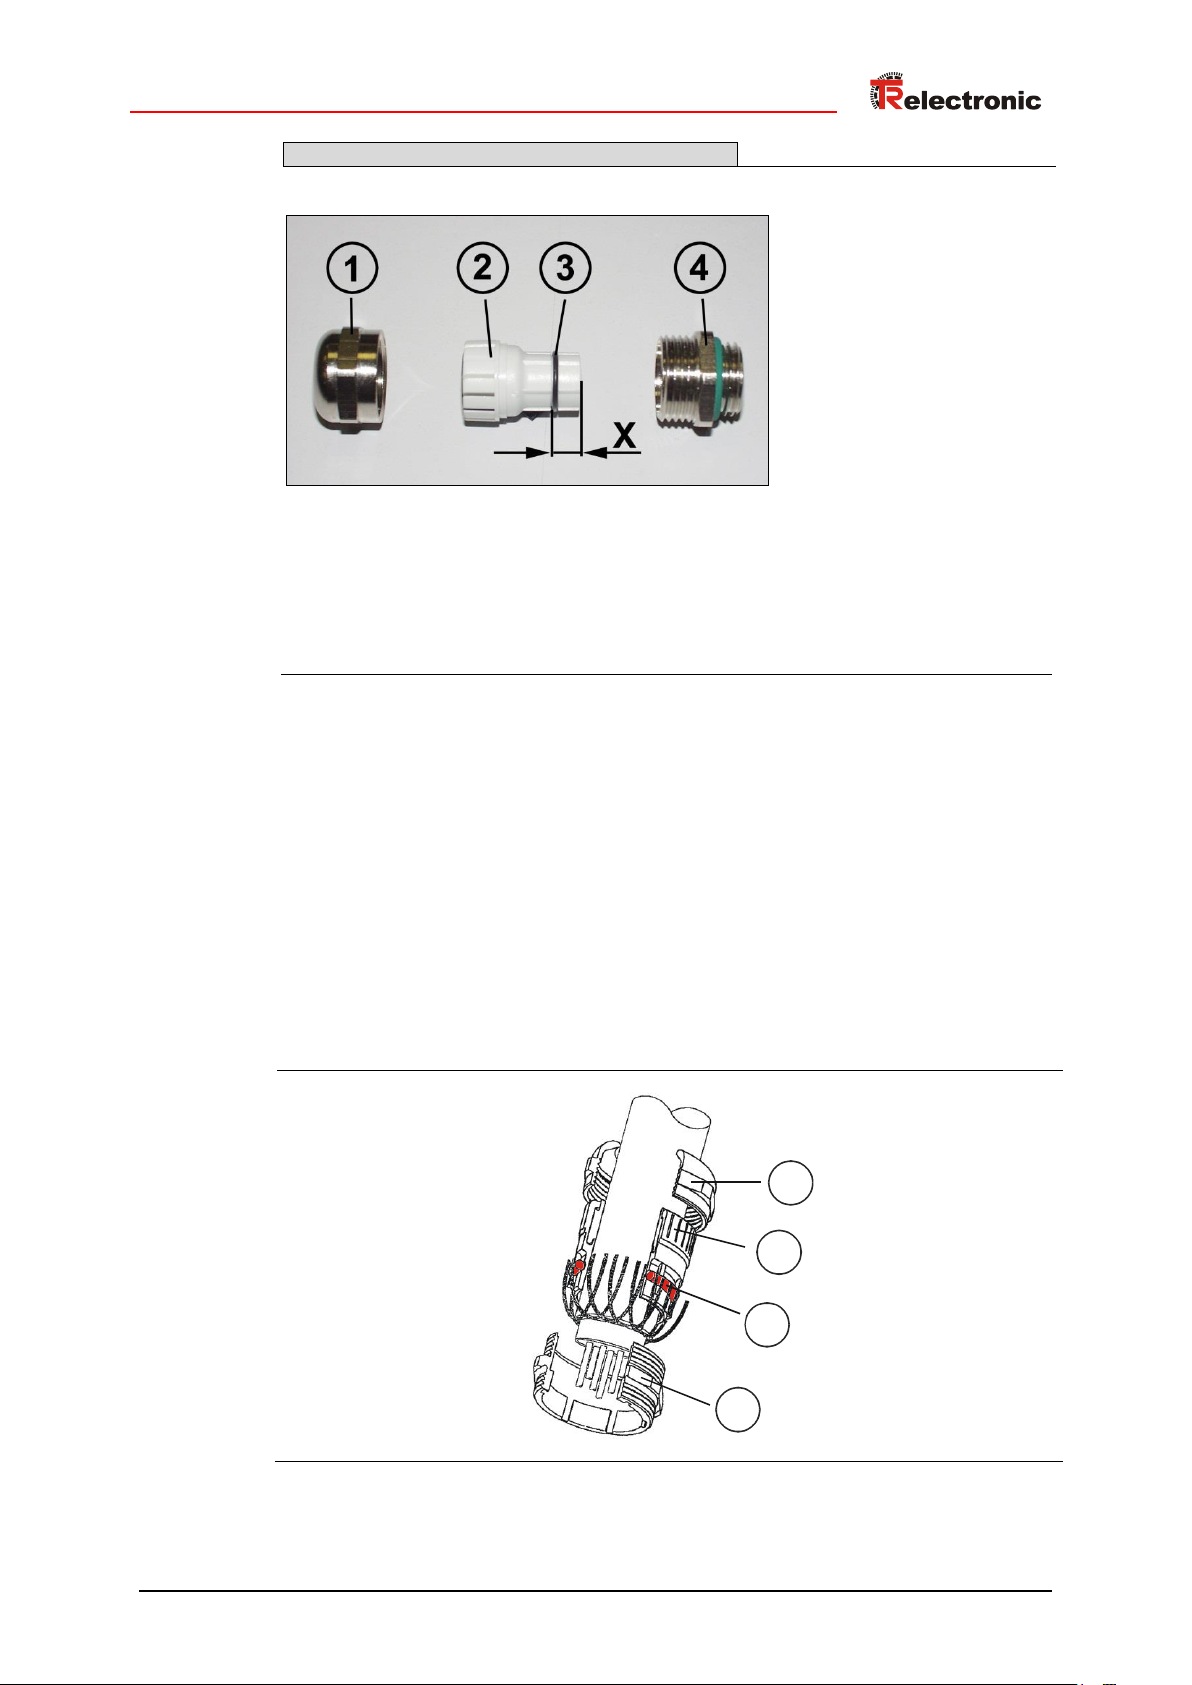
Montage für Kabelverschraubung, Variante B
1
2
3
4
Pos. 1 Überwurfmutter
Pos. 2 Klemmeinsatz
Pos. 3 innerer O-Ring
Pos. 4 Einschraubstutzen
1. Schirmumflechtung / Schirmfolie auf Maß "X" + 2mm zurückschneiden.
2. Überwurfmutter (1) und Klemmeneinsatz (2) auf das Kabel aufschieben.
3. Die Schirmumflechtung / Schirmfolie um ca. 90° umbiegen.
4. Klemmeinsatz (2) bis an die Schirmumflechtung / Schirmfolie schieben und
das Geflecht um den Klemmeinsatz (2) zurückstülpen, so dass das Geflecht
über den inneren O-Ring (3) geht, und nicht über dem zylindrischen Teil oder
den Verdrehungsstegen liegt.
5. Einschraubstutzen (4) am Gehäuse montieren.
6. Klemmeinsatz (2) in Einschraubstutzen (4) einführen, so dass die
Verdrehungsstege in die im Einschraubstutzen (4) vorgesehenen
Längsnuten passen.
7. Überwurfmutter (1) mit Einschraubstutzen (4) verschrauben.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 19 of 131
Page 20
Inbetriebnahme
PROFIBUS
Konfigurator
S
y
s
t
e
m
K
o
n
f
i
g
u
r
a
t
i
o
n
Elektronische Gerätedatenblätter (GSD-Dateien)
SPS
PROFIBUS
5 Inbetriebnahme
5.1 Geräte-Stammdaten-Datei (GSD)
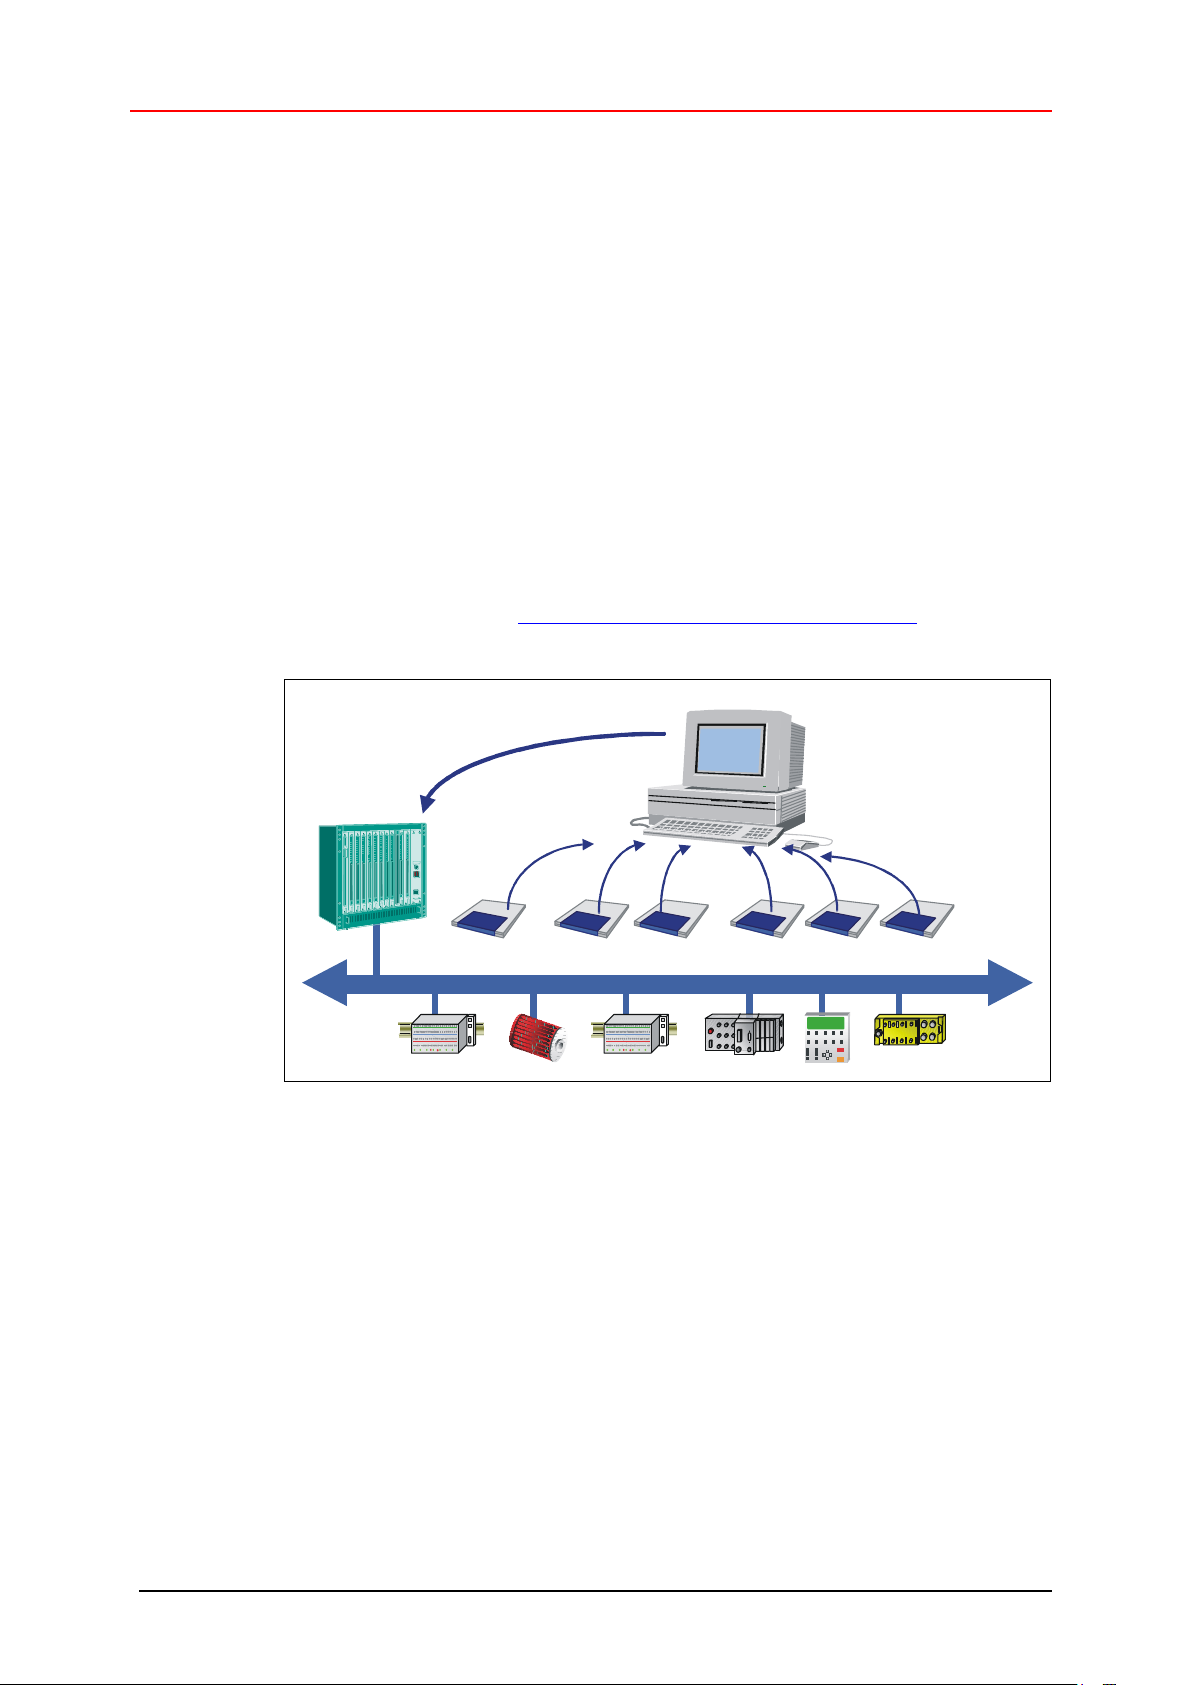
Um für PROFIBUS eine einfache Plug-and-Play Konfiguration zu erreichen, wurden
die charakteristischen Kommunikationsmerkmale von PROFIBUS-Geräten in Form
eines elektronischen Gerätedatenblatts (Gerätestammdaten- Datei, GSD-Datei)
festgelegt.
Durch das festgelegte Dateiformat kann das Projektierungssystem die
Gerätestammdaten des PROFIBUS-Mess-Systems einfach einlesen und bei der
Konfiguration des Bussystems automatisch berücksichtigen.
Die GSD-Datei ist Bestandteil des Mess-Systems und hat den Dateinamen
"TR09AAAB.GSD" (Deutsch). Zum Mess-System gehören weiterhin noch zwei
Bitmap Dateien mit Namen "Traaab5n.bmp" und "Traaab5s.bmp", die das MessSystem zum einen im Normalbetrieb, und zum anderen mit Störung zeigt.
Download:
TR09AAAB.GSD: www.tr-electronic.de/f/TR-ECE-ID-MUL-0010
Abbildung 5: GSD für die Konfiguration
5.2 PNO-Identnummer
Jeder PROFIBUS Slave und jeder Master Klasse 1 muss eine Identnummer haben.
Sie wird benötigt, damit ein Master ohne signifikanten Protokolloverhead die Typen
der angeschlossenen Geräte identifizieren kann. Der Master vergleicht die
Identnummern der angeschlossenen Geräte mit den Identnummern in den vom
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 20 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Projektierungstool vorgegebenen Projektierungsdaten. Der Nutzdatentransfer wird nur
dann begonnen, wenn die richtigen Gerätetypen mit den richtigen Stationsadressen
am Bus angeschlossen wurden. Dadurch wird eine hohe Sicherheit gegenüber
Projektierungsfehlern erreicht.
Das Mess-System hat die PNO-Identnummer AAAB (Hex). Diese Nummer ist
reserviert und bei der PNO hinterlegt.
Page 21
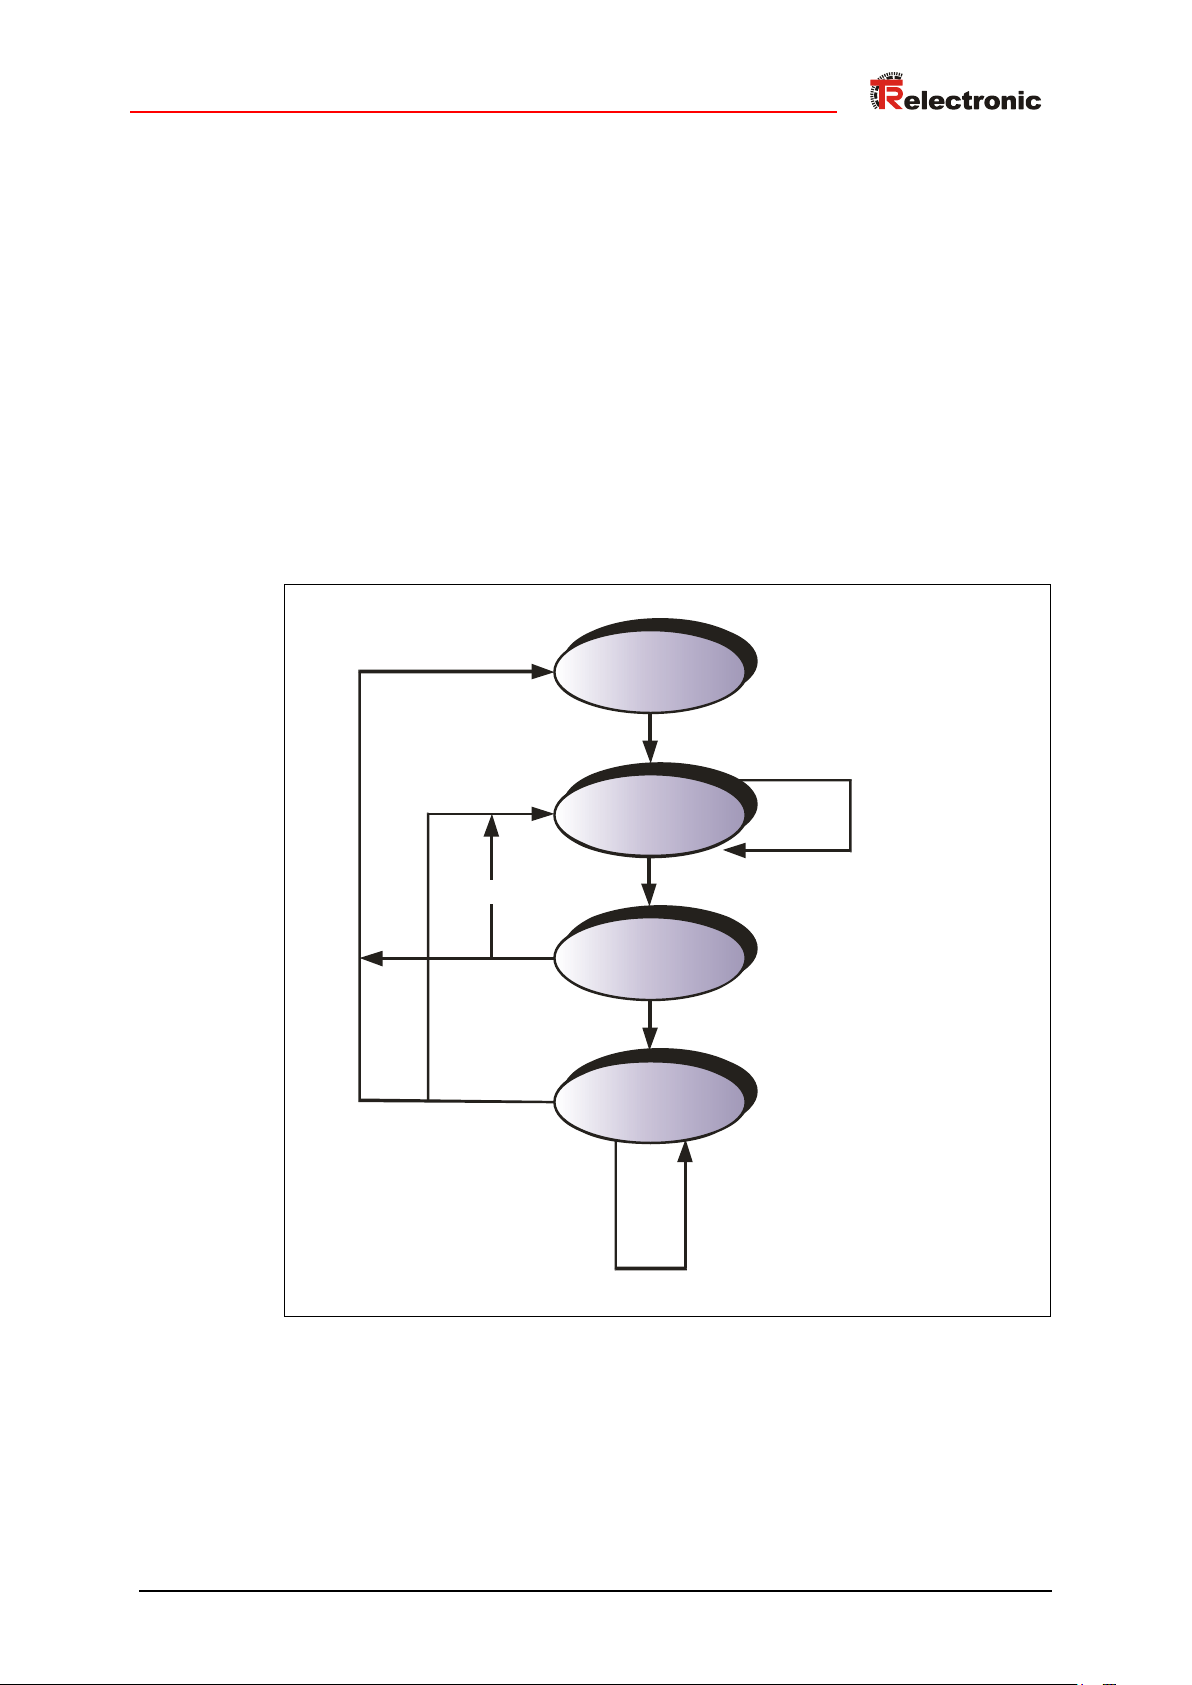
Power On/
Reset
WPRM
WCFG
DXCHG
DP Watchdog
Initialisierung
Parameter nicht ok
Parameter ok
Konfiguration ok
Parameter und Konfiguration ok
Outputs Empfänger/
Inputs zurückgeben
Konfiguration nicht ok
Unlock
Konfiguration nicht ok
Parameter nicht ok
falsche Output Länge
WPRM = Wait Parameter
WCFG = Wait Configuration
DXCHG = Data Exchange
5.3 Anlauf am PROFIBUS
Bevor das Mess-System in den Nutzdatenverkehr (Data_Exchange) aufgenommen
werden kann, muss der Master im Hochlauf das Mess-System zuerst initialisieren. Der
dabei entstehende Datenverkehr zwischen dem Master und dem Mess-System
(Slave) gliedert sich in die Parametrierungs-, Konfigurierungs- und
Datentransferphase.
Hierbei wird überprüft, ob die projektierte Sollkonfiguration mit der tatsächlichen
Gerätekonfiguration übereinstimmt. Bei dieser Überprüfung müssen der Gerätetyp, die
Format- und Längeninformationen sowie die Anzahl der Ein- und Ausgänge
übereinstimmen. Der Benutzer erhält dadurch einen zuverlässigen Schutz gegen
Parametrierungsfehler.
Konnte die Überprüfung fehlerfrei ausgeführt werden, wird in den so genannten
DDLM_Data_Exchange – Modus umgeschaltet. In diesem Modus überträgt das MessSystem z.B. seine Istposition und es kann die Preset-Justage-Funktion ausgeführt
werden.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 21 of 131
Abbildung 6: DP-Slave Initialisierung
Page 22
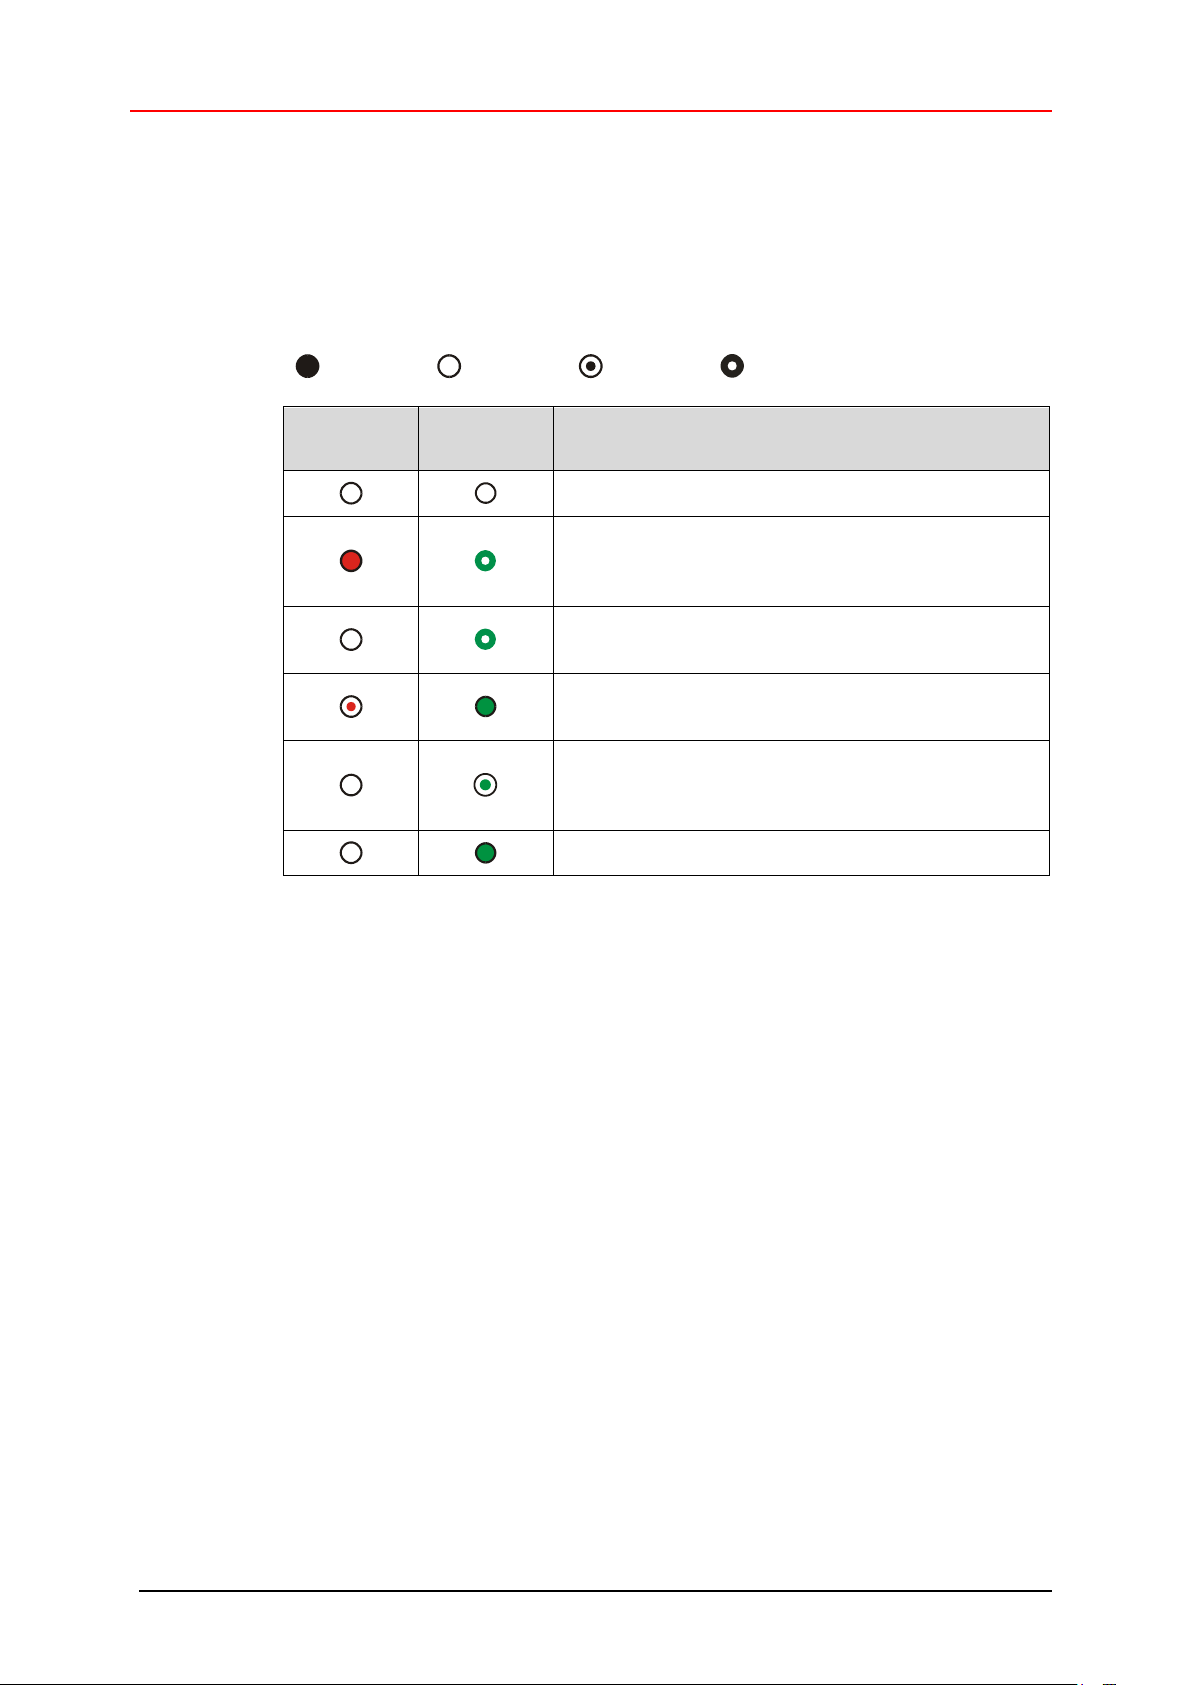
Inbetriebnahme
= AN
= AUS
= 1 Hz
= 10 Hz
BUS FAIL
LED, rot
BUS RUN
LED, grün
Ursache
Versorgung fehlt, Hardwarefehler
Parametrier- oder Konfigurationsfehler
(Presetwert1/2- bzw. Endschalter außerhalb Bereich,
falsche GSD-Datei)
nicht behebbare Mess-System Störung
(Speicherfehler, Positionsfehler)
Mess-System wird vom Master nicht angesprochen,
kein Data-Exchange
Parametrier- oder Konfigurationsfehler in PNOkompatibler Sollkonfiguration
(Anzahl Umdr. keine 2er-Potenz)
betriebsbereit, kein Fehler, Bus im Zyklus
5.4 Bus-Statusanzeige
Das Mess-System verfügt über zwei LEDs in der Anschlusshaube. Eine rote LED (Bus
Fail) zur Anzeige von Fehlern und eine grüne LED (Bus Run) zur Anzeige der
Statusinformation.
Beim Anlaufen des Mess-Systems blinken beide LEDs kurz auf. Danach hängt die
Anzeige vom Betriebszustand des Mess-Systems ab.
Entsprechende Maßnahmen im Fehlerfall siehe Kapitel „Störungsbeseitigung und
Diagnosemöglichkeiten“, Seite 57.
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 22 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 23
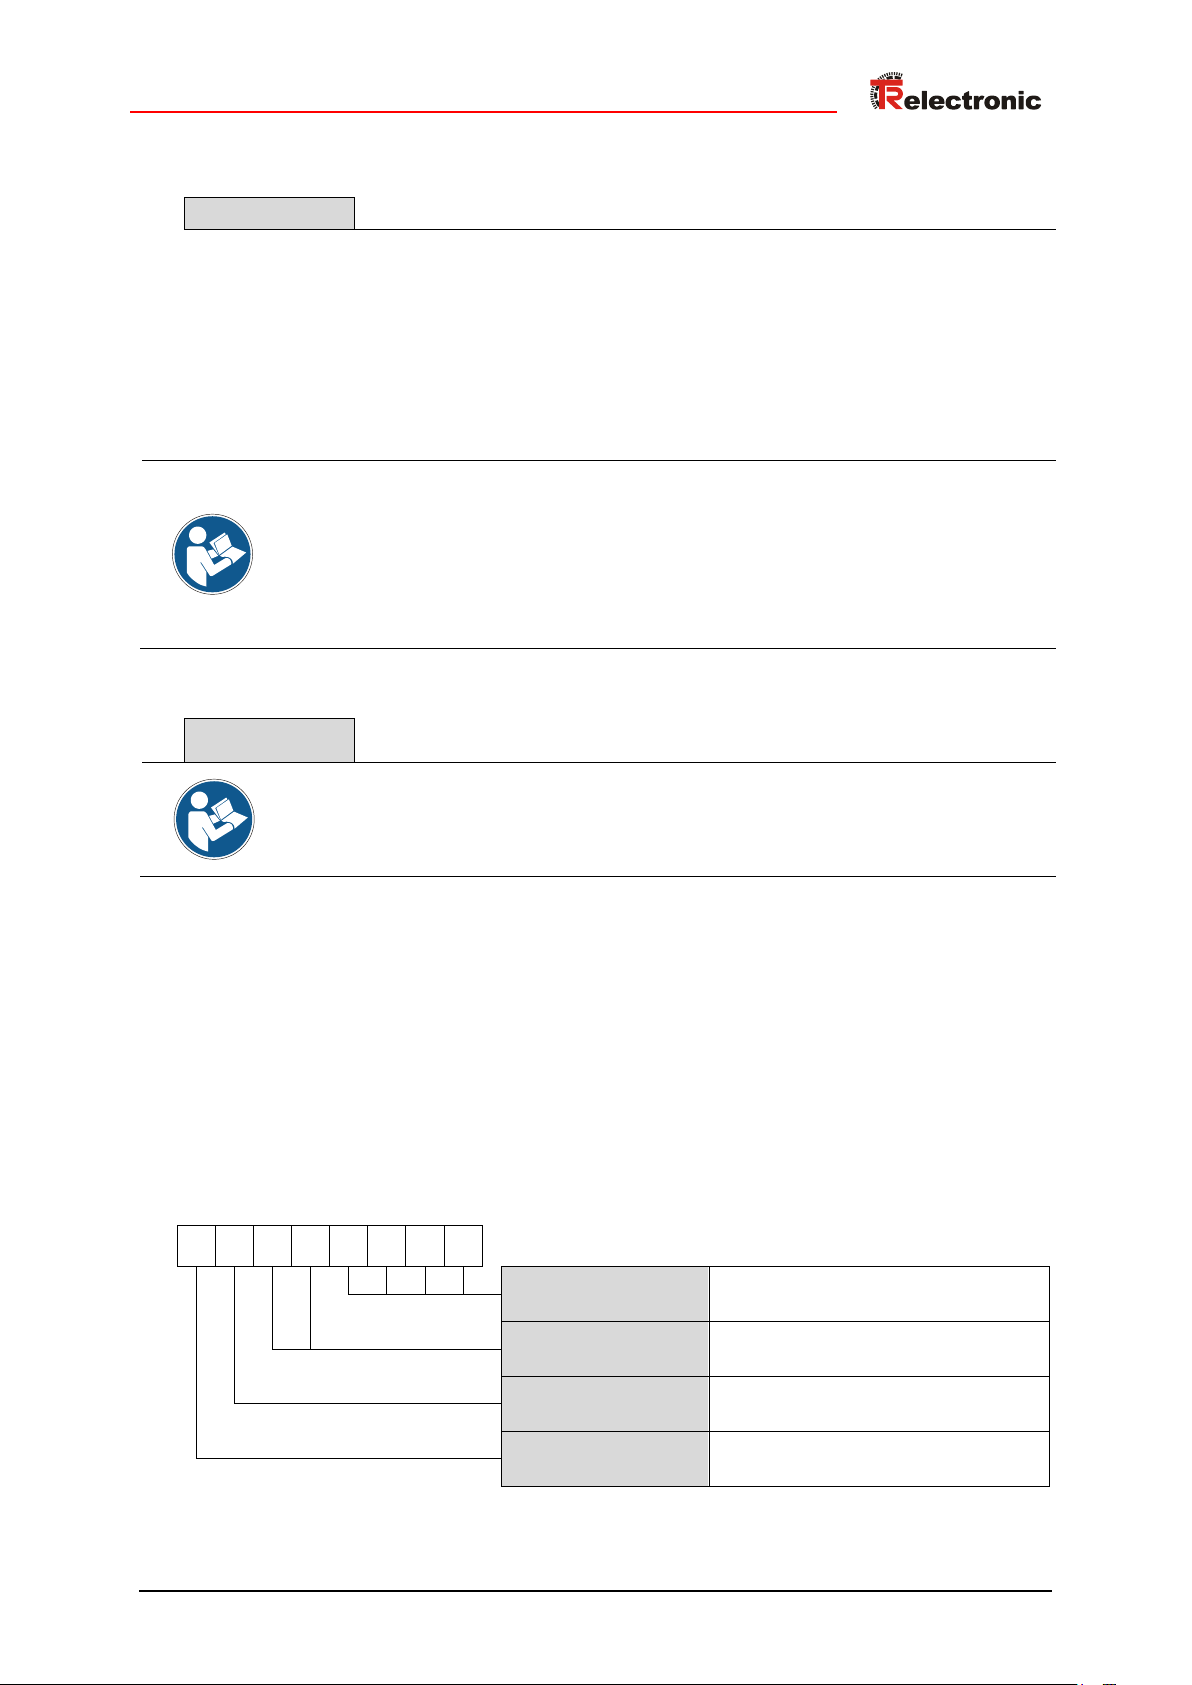
Parametrierung
Nachfolgend beschriebene Konfigurationen enthalten Konfigurations- und ParameterDaten, die in ihrer Bit- bzw. Byte-Lage aufgeschlüsselt sind. Diese Informationen sind
z.B. nur von Bedeutung bei der Fehlersuche, bzw. bei Busmaster-Systemen, bei denen
diese Informationen manuell eingetragen werden müssen.
Moderne Konfigurations-Tools stellen hierfür entsprechende grafische Oberflächen zur
Verfügung. Die Bit- bzw. Byte-Lage wird dabei im "Hintergrund" automatisch gemanagt.
Das Konfigurationsbeispiel Seite 53 verdeutlicht dies noch mal.
Konfiguration
Die Festlegung der E/A-Datenlänge, E/A-Datentyp etc. geschieht bei den meisten
Busmastern automatisch. Nur bei wenigen Busmastern müssen diese Angaben manuell
eingetragen werden.
27
26
25
24
23
22
21
20
Länge der E/A-Daten:
0-15 für 1 bis 16 Bytes bzw. Worte
Typ der E/A-Daten:
00 = Leerplatz, 01 = Eingang,
10 = Ausgang, 11 = Ein-/Ausgang
Format:
0 = BYTE, 1 = WORT
Konsistenz:
0 = Konsistenz über ein Byte oder Wort
1 = Konsistenz über das ganze Modul
6 Parametrierung und Konfiguration
Parametrierung bedeutet, einem PROFIBUS-DP Slave vor dem Eintritt in den zyklischen
Austausch von Prozessdaten bestimmte Informationen mitzuteilen, die er für den Betrieb
benötigt. Das Mess-System benötigt z.B. Daten für Auflösung, Zählrichtung usw.
Üblicherweise stellt das Konfigurationsprogramm für den PROFIBUS-DP Master eine
Eingabemaske zur Verfügung, über die der Anwender die Parameterdaten eingeben, oder aus
Listen auswählen kann. Die Struktur der Eingabemaske ist in der Gerätestammdatei hinterlegt.
Anzahl und Art der vom Anwender einzugebenden Parameter hängen von der Wahl der SollKonfiguration ab.
Konfiguration bedeutet, dass eine Angabe über die Länge und den Typ der Prozessdaten zu
machen ist, und wie diese zu behandeln sind. Hierzu stellt das Konfigurationsprogramm
üblicherweise eine Eingabeliste zur Verfügung, in die der Anwender die entsprechenden
Kennungen einzutragen hat.
Da das Mess-System mehrere mögliche Konfigurationen unterstützt, ist abhängig von der
gewünschten Soll-Konfiguration die einzugebende Kennung voreingestellt, so dass nur noch die
E/A Adressen eingetragen werden müssen. Die Kennungen sind in der Gerätestammdatei
hinterlegt.
Abhängig von der gewünschten Soll-Konfiguration belegt das Mess-System auf dem
PROFIBUS eine unterschiedliche Anzahl Eingangs- und Ausgangsworte.
Aufbau des Konfigurationsbyte (kompaktes Format):
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 23 of 131
Page 24
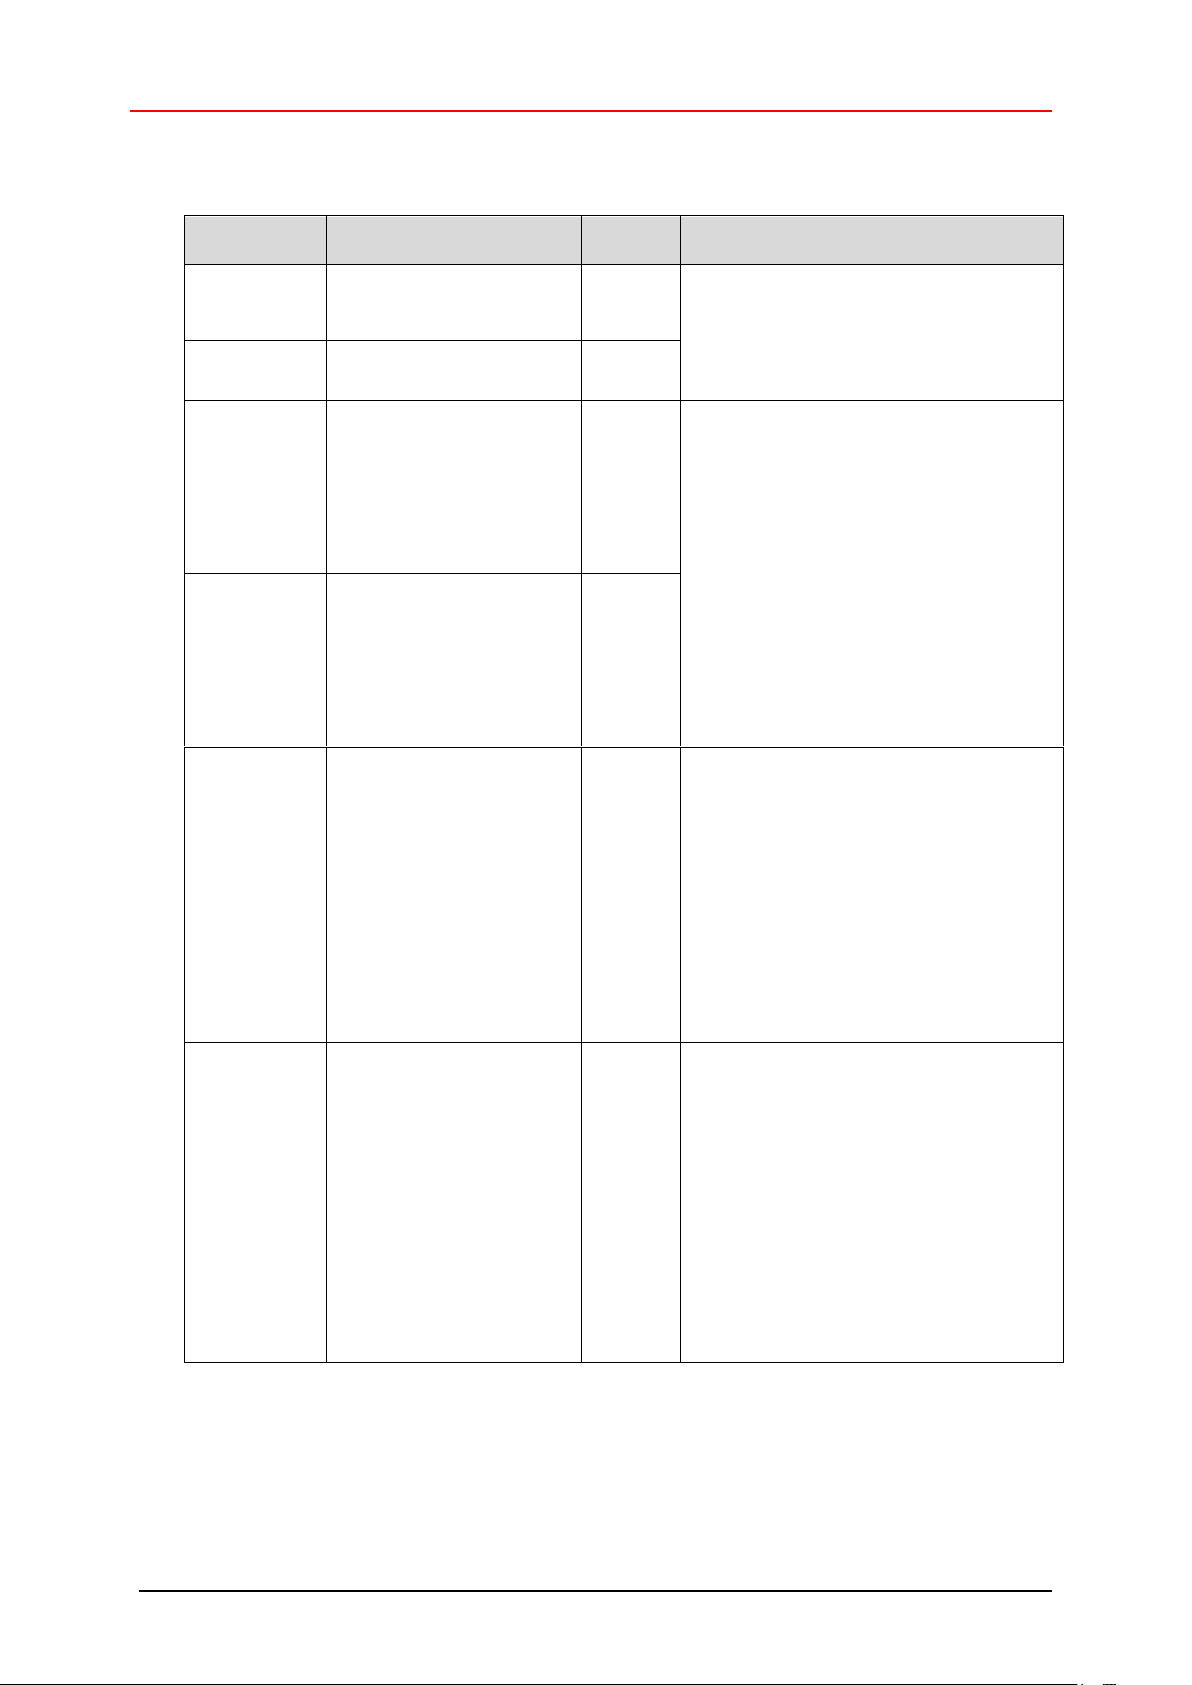
Parametrierung und Konfiguration
Konfiguration
Betriebsparameter
*
Länge
Features
PNO Class 1
Seite 25
- Zählrichtung
16 Bit IN
- Keine Skalierung des Mess-Systems, das MessSystem hat die Grundauflösung laut Typenschild
- 16 Byte Diagnosedaten
- Zählrichtung
PNO Class 1
Seite 26
- Zählrichtung
32 Bit IN
PNO Class 2
Seite 27
- Zählrichtung
- Klasse 2 ein/aus
- Diagnose Meldemodus
- Skalierungsfunktion
- Schritte/Umdrehung
- Messlänge in Schritten
16 Bit IN
16 Bit OUT
- Skalierung des Mess-Systems möglich, jedoch
muss die Schrittzahl/Umdrehung ganzzahlig und
die Umdrehungszahl eine 2er-Potenz sein
- Preset-Justage über den Bus
- Zählrichtung
PNO Class 2
Seite 29
- Zählrichtung
- Klasse 2 ein/aus
- Diagnose Meldemodus
- Skalierungsfunktion
- Schritte/Umdrehung
- Messlänge in Schritten
32 Bit IN
32 Bit OUT
TR-Mode,
Position
Seite 31
- Zählrichtung
- Diagnose Meldemodus
- Kurze Diagnose
- Messlänge in Schritten
- Umdrehungen Zähler
- Umdrehungen Nenner
- Code SSI-Schnittstelle
- Datenbits SSI-Schnittstelle
- Code PROFIBUS-Schnittstelle
- Preset
- Endschalter
32 Bit IN
32 Bit OUT
- Skalierung des Mess-Systems möglich, die
Schrittzahl pro Umdrehung kann eine
Kommazahl sein und die Umdrehungen eine
gebrochene Anzahl (keine 2er-Potenz)
- Preset-Justage über den Bus
- Zählrichtung
- Konfiguration der SSI-Schnittstelle
-
Ausgabecode-Programmierung
-
Vorwahlwerte für externe Preset-Eingänge
-
Endschalter
TR-Mode,
- Position +
- Geschwindigkeit
Seite 36
- Zählrichtung
- Diagnose Meldemodus
- Kurze Diagnose
- Messlänge in Schritten
- Umdrehungen Zähler
- Umdrehungen Nenner
- Code SSI-Schnittstelle
- Datenbits SSI-Schnittstelle
- Code PROFIBUS-Schnittstelle
- Preset
- Endschalter
- Geschwindigkeit
32 Bit IN
16 Bit IN
32 Bit OUT
- Skalierung des Mess-Systems möglich, die
Schrittzahl pro Umdrehung kann eine
Kommazahl sein und die Umdrehungen eine
gebrochene Anzahl (keine 2er-Potenz)
- Preset-Justage über den Bus
- Zählrichtung
- Konfiguration der SSI-Schnittstelle
- Ausgabecode-Programmierung
-
Vorwahlwerte für externe Preset-Eingänge
- Endschalter
- Geschwindigkeits-Ausgabe
6.1 Übersicht
* aus Sicht des Bus-Masters
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 24 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 25
Datenaustausch
Byte 1 2
Bit
15 – 8
7 – 0
Data
215 – 28
27 – 20
Data_Exchange – Positionsdaten
Konfigurationsdaten
siehe Hinweis auf Seite 23
Byte
1
Bit 7 6
5 – 4
3 – 0
Data 1 1
01
0
D
0
Konsistenz
Wort Format
Eingangsdaten
Längen-Code
Betriebsparameter-Übersicht
siehe Hinweis auf Seite 23
Byte
9
Bit
7 – 0
Data
27 – 20
Bit
Definition
= 0 (DEFAULT)
= 1
Seite
0
Zählrichtung
steigende Positionswerte im Uhrzeigersinn drehend
steigende Positionswerte gegen den Uhrzeigersinn drehend
42
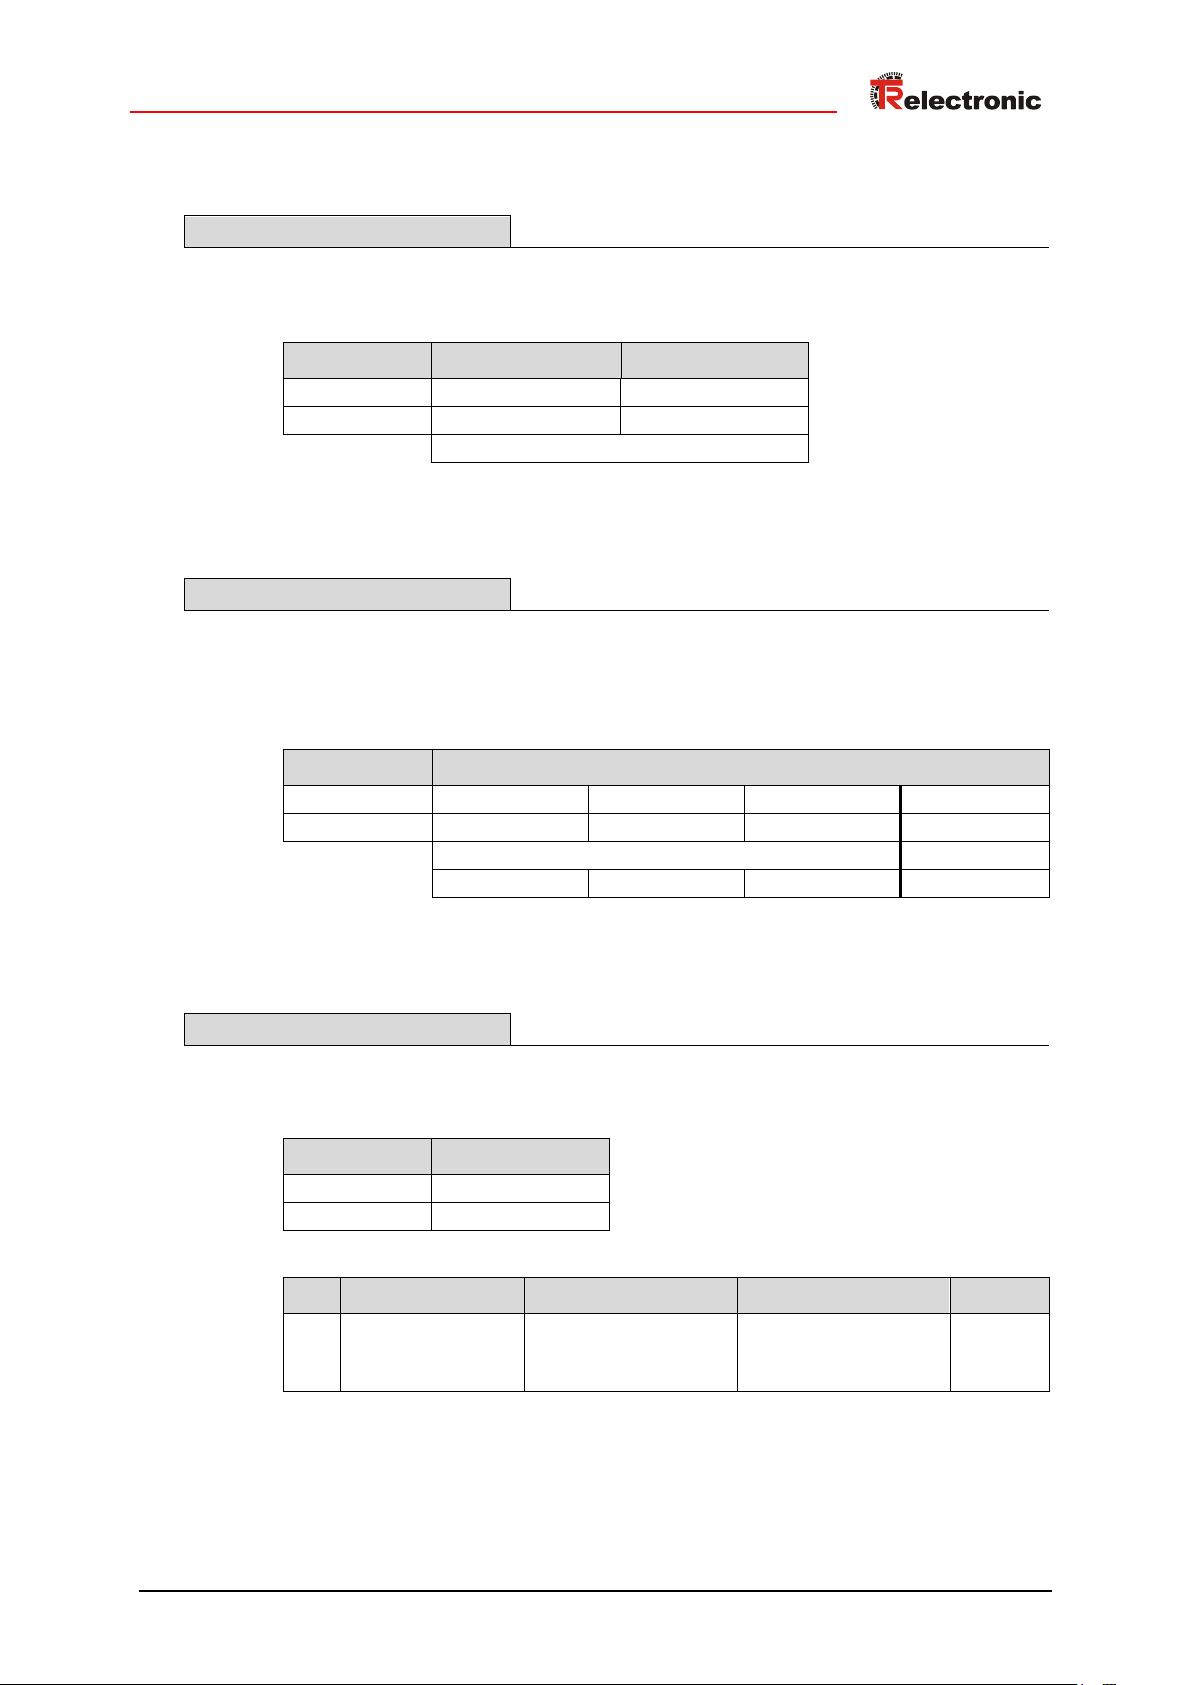
6.2 PNO CLASS 1 16-Bit
DDLM_Data_Exchange
Eingangswort EWx
Geräte-Klasse 1: 0xD0 (1 Wort Eingangsdaten für Positionswert, konsistent)
DDLM_Chk_Cfg
DDLM_Set_Prm
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 25 of 131
Page 26
Parametrierung und Konfiguration
Datenaustausch
Byte 1 2 3 4
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Data_Exchange – Positionsdaten
Konfigurationsdaten
siehe Hinweis auf Seite 23
Byte
1
Bit 7 6
5 – 4
3 – 0
Data 1 1
01
1
D
1
Konsistenz
Wort Format
Eingangsdaten
Längen-Code
Betriebsparameter-Übersicht
siehe Hinweis auf Seite 23
Byte
9
Bit
7 – 0
Data
27 – 20
Bit
Definition
= 0 (DEFAULT)
= 1
Seite
0
Zählrichtung
steigende Positionswerte im Uhrzeigersinn drehend
steigende Positionswerte gegen den Uhrzeigersinn drehend
42
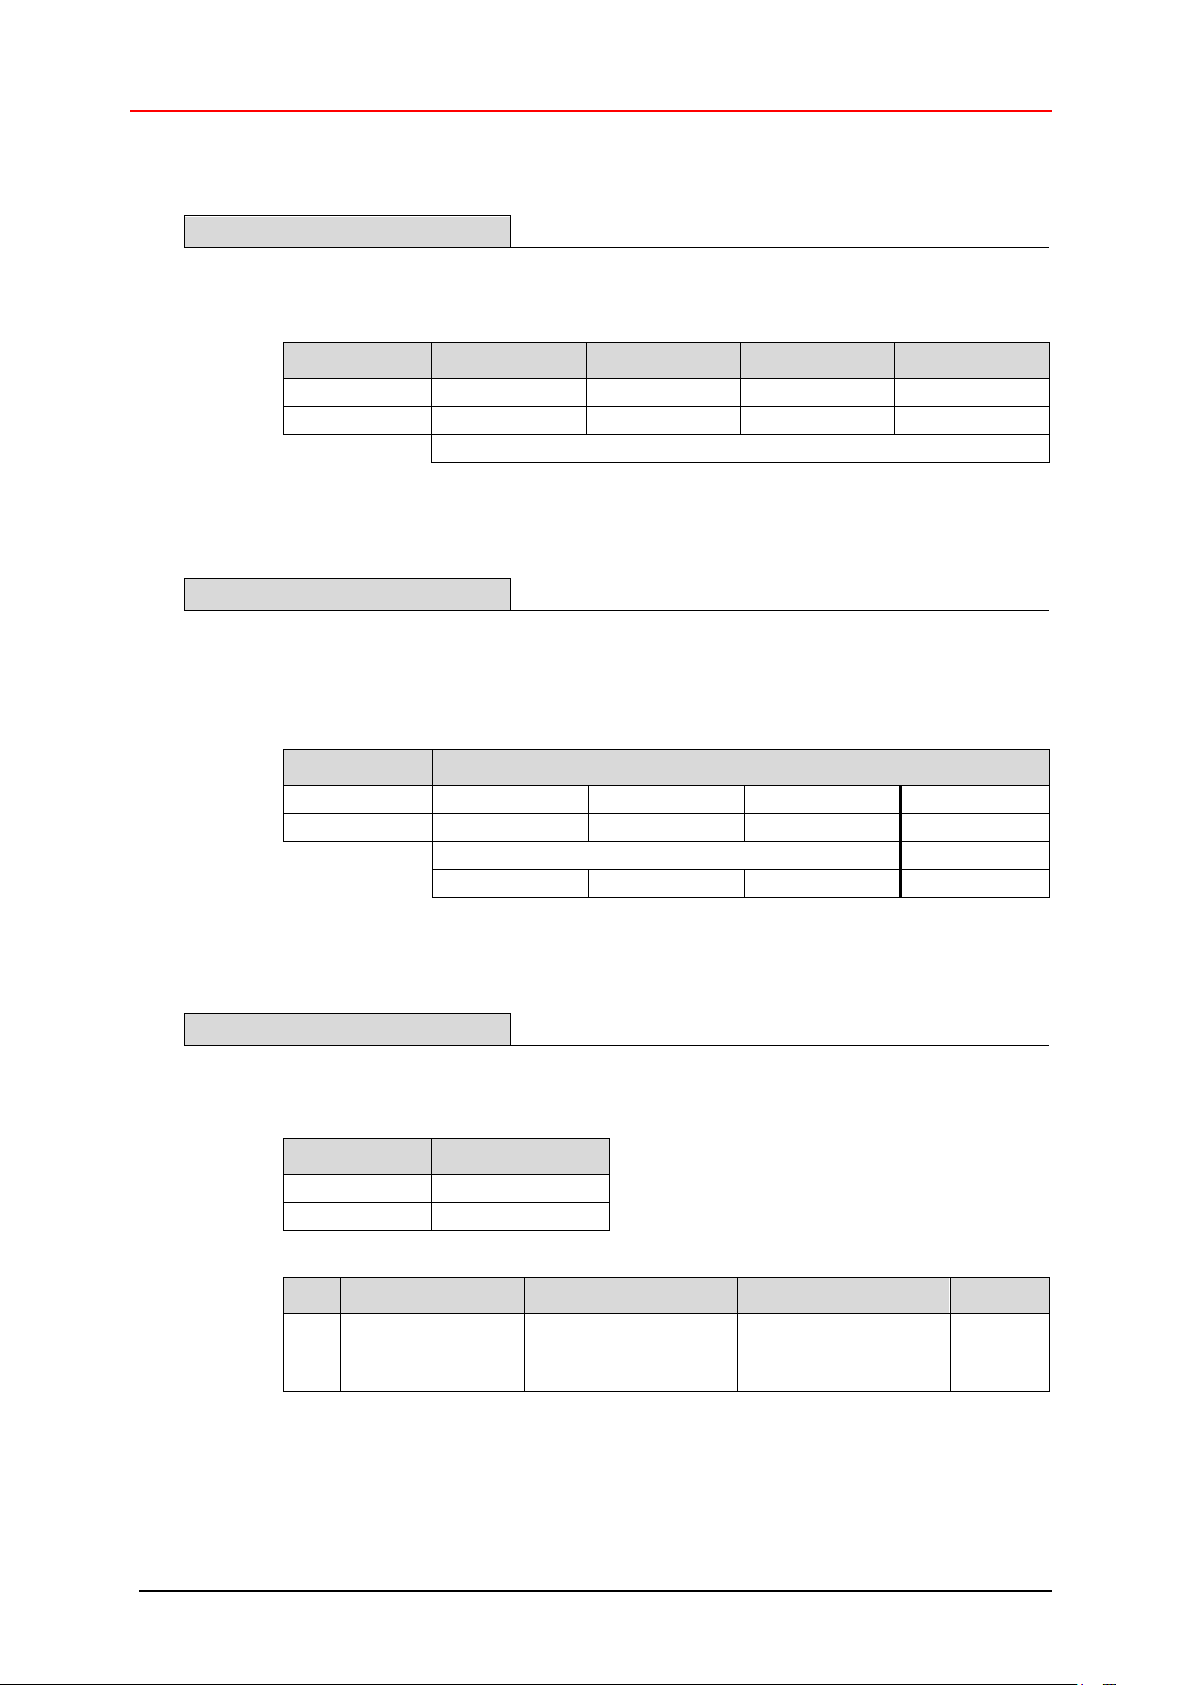
6.3 PNO CLASS 1 32-Bit
DDLM_Data_Exchange
Eingangsdoppelwort EDx
Geräte-Klasse 1: 0xD1 (1 Doppelwort Eingangsdaten für Positionswert, konsistent)
DDLM_Chk_Cfg
DDLM_Set_Prm
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 26 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 27
Datenaustausch
Byte 1 2
Bit
15 – 8
7 – 0
Data
215 – 28
27 – 20
Data_Exchange – Positionsdaten
Byte 1 2
Bit
15
14 – 8
7 – 0
Data
0 / 1
214 – 28
27 – 20
Preset-Ausführung
Preset-Justagewert
Konfigurationsdaten
siehe Hinweis auf Seite 23
Byte
1
Bit 7 6
5 – 4
3 – 0
Data 1 1
11
0
F
0
Konsistenz
Wort Format
Eingangsdaten
Längen-Code
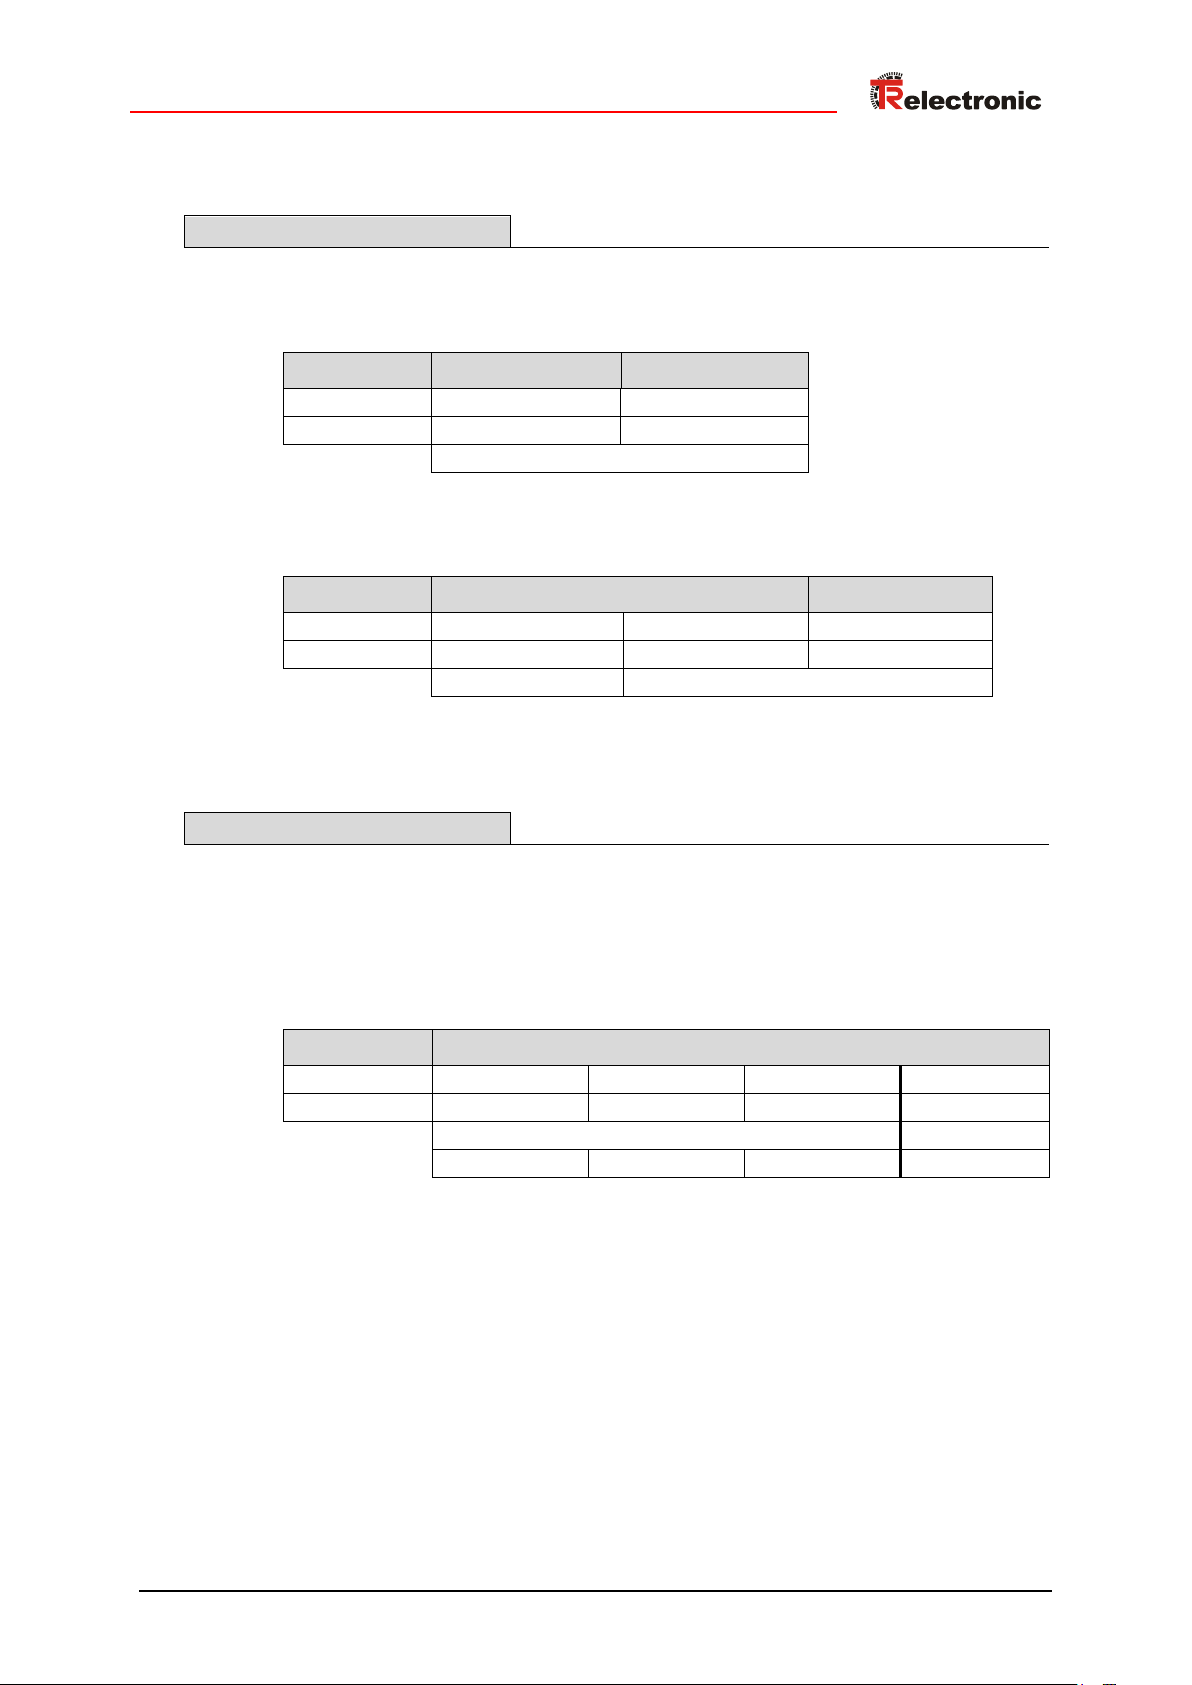
6.4 PNO CLASS 2 16-Bit
DDLM_Data_Exchange
Eingangswort EWx
Format für Preset-Justagewert (Beschreibung der Funktion siehe Seite 41)
Ausgangswort AWx
Geräte-Klasse 2: 0xF0 (1 Wort Eingangsdaten für Positionswert, konsistent /
1 Wort Ausgangsdaten für Preset-Justagewert, konsistent)
DDLM_Chk_Cfg
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 27 of 131
Page 28
Parametrierung und Konfiguration
Betriebsparameter-Übersicht
siehe Hinweis auf Seite 23
Byte
9
Bit
7 – 0
Data
27 – 20
Bit
Definition
= 0
= 1
Seite
0
Zählrichtung
steigende Positionswerte
im Uhrzeigersinn drehend
X
steigende Positions-
werte gegen den Uhr-
zeigersinn drehend
42
1
Klasse 2 Funktionalität
Nein Ja
X
42
2
Diagnose Meldemodus
ausgeschaltet
X
eingeschaltet
42
3
Skalierungsfunktion
ausgeschaltet
eingeschaltet
X
46
Byte
10
11
12
13
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dez.) 0 4096
unbenutzt
Schritte pro Umdrehung
Byte
14
15
16
17
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dez.)
16777216
Messlänge in Schritten
Bit-codierte Betriebsparameter
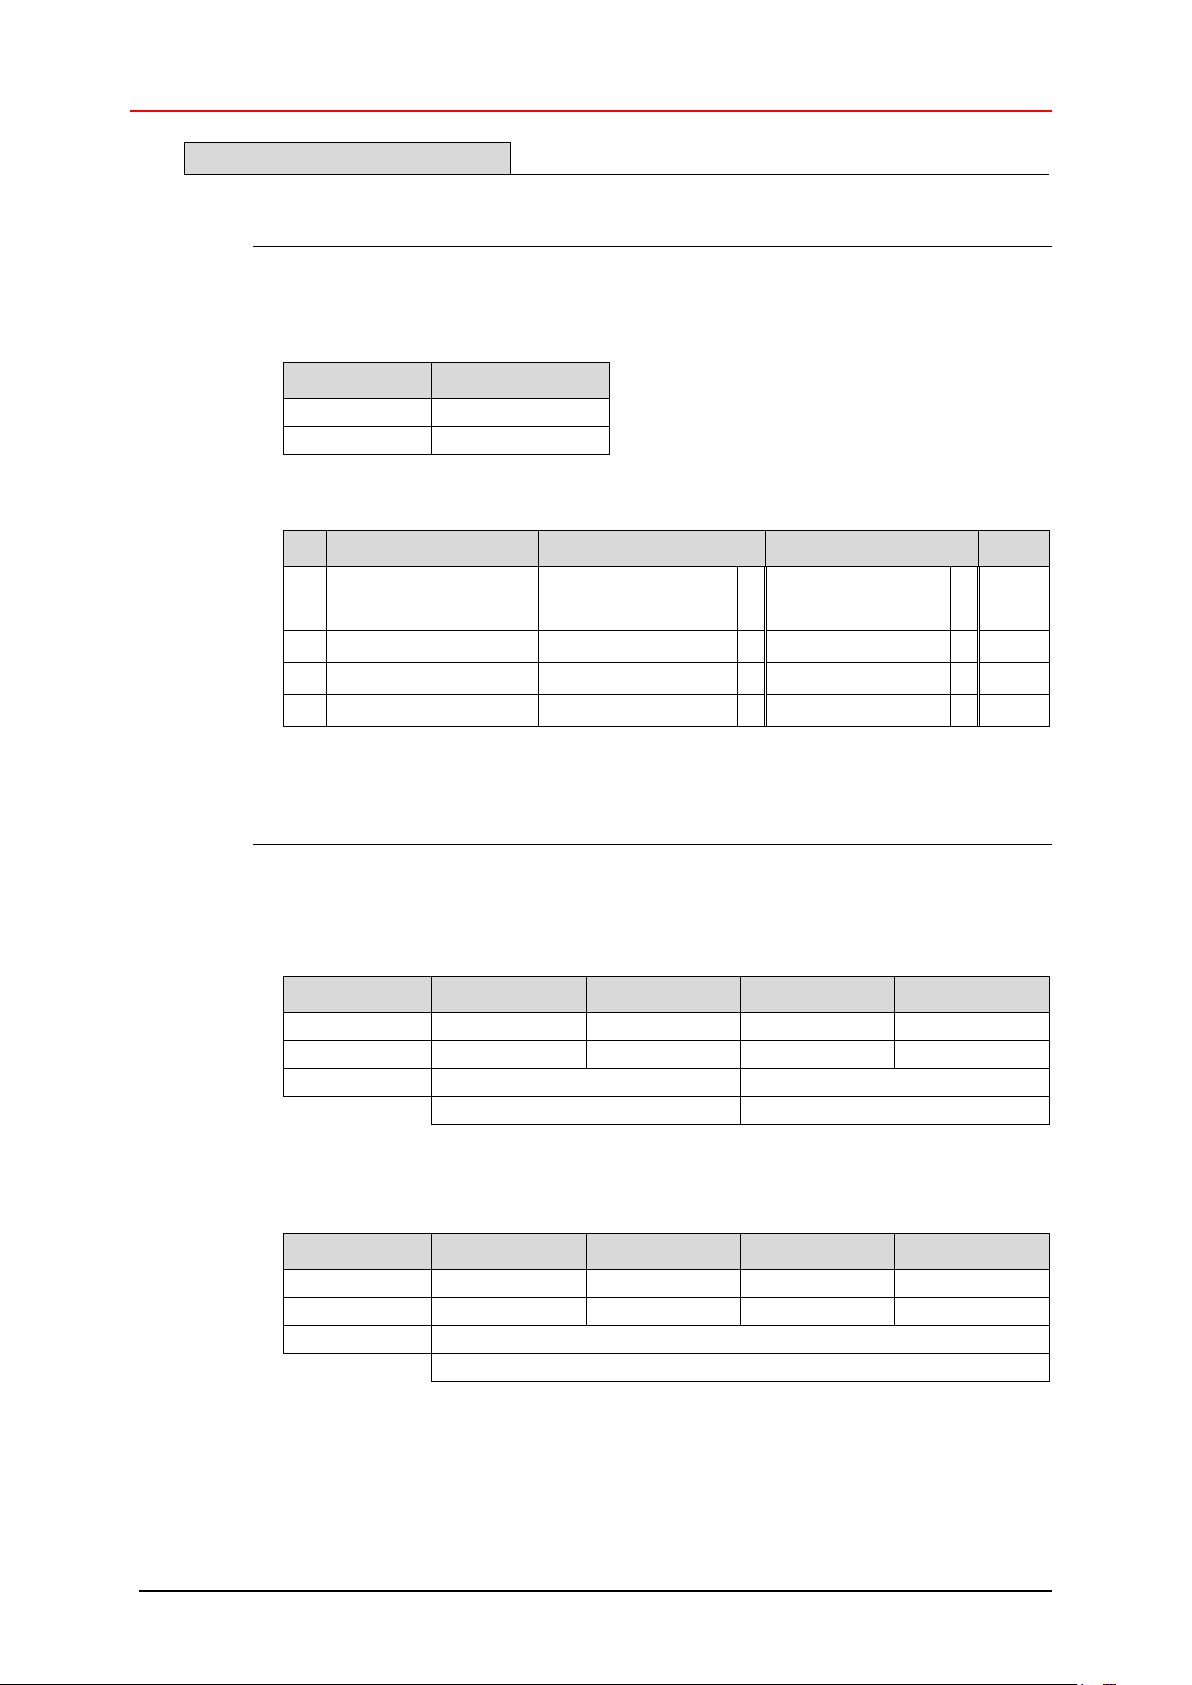
DDLM_Set_Prm
x = Default-Einstellung
Zugehörige Betriebsparameter zur Skalierung
Beschreibung siehe Seite 46
DDLM_Set_Prm
unsigned16
DDLM_Set_Prm
unsigned32
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 28 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 29
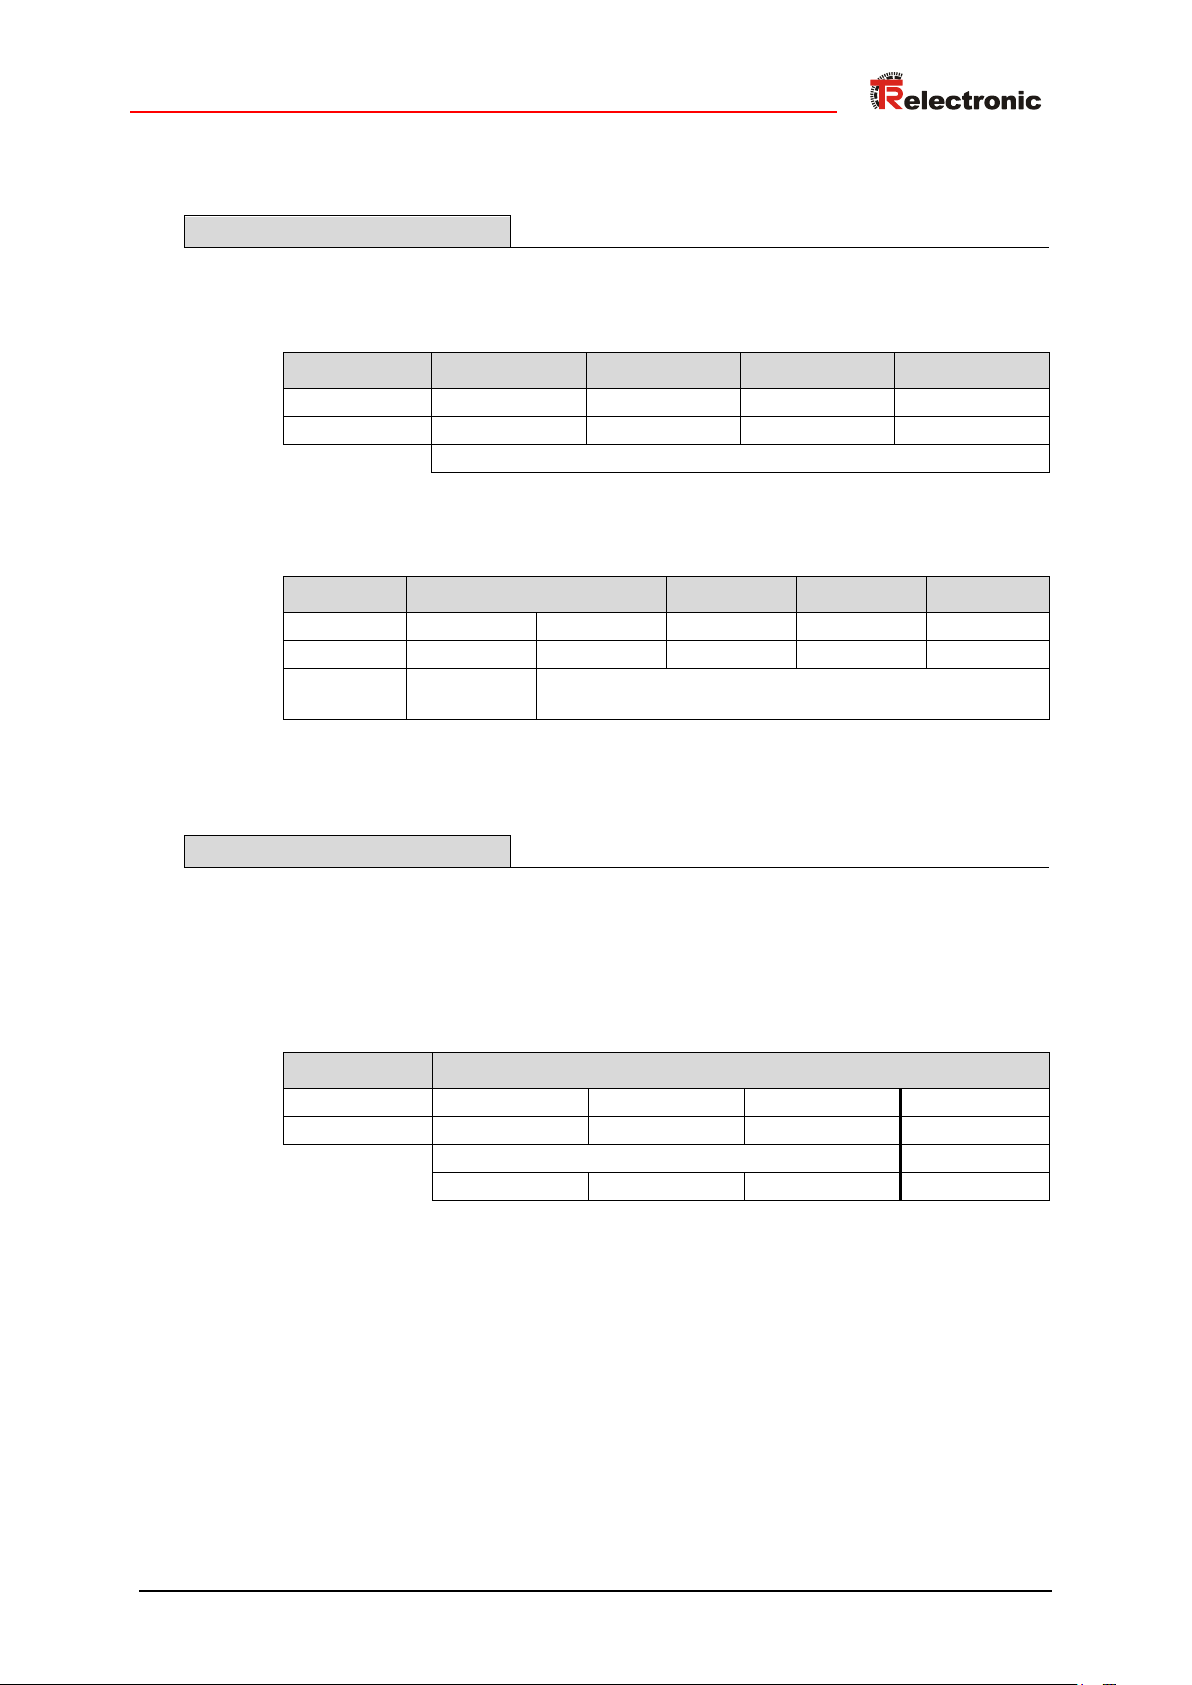
Datenaustausch
Byte 1 2 3 4
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Data_Exchange – Positionsdaten
Byte 1 2 3 4
Bit
31
30 – 24
23 – 16
15 – 8
7 – 0
Data
0 / 1
230 – 224
223 – 216
215 – 28
27 – 20
Preset-
Ausführung
Preset-Justagewert
Konfigurationsdaten
siehe Hinweis auf Seite 23
Byte
1
Bit 7 6
5 – 4
3 – 0
Data 1 1
11
1
F
1
Konsistenz
Wort Format
Eingangsdaten
Längen-Code
6.5 PNO CLASS 2 32-Bit
DDLM_Data_Exchange
Eingangsdoppelwort EDx
Format für Preset-Justagewert (Beschreibung der Funktion siehe Seite 41)
Ausgangsdoppelwort ADx
Geräte-Klasse 2: 0xF1
(1 Doppelwort Eingangsdaten für Positionswert, konsistent /
1 Doppelwort Ausgangsdaten für Preset-Justagewert, konsistent)
DDLM_Chk_Cfg
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 29 of 131
Page 30
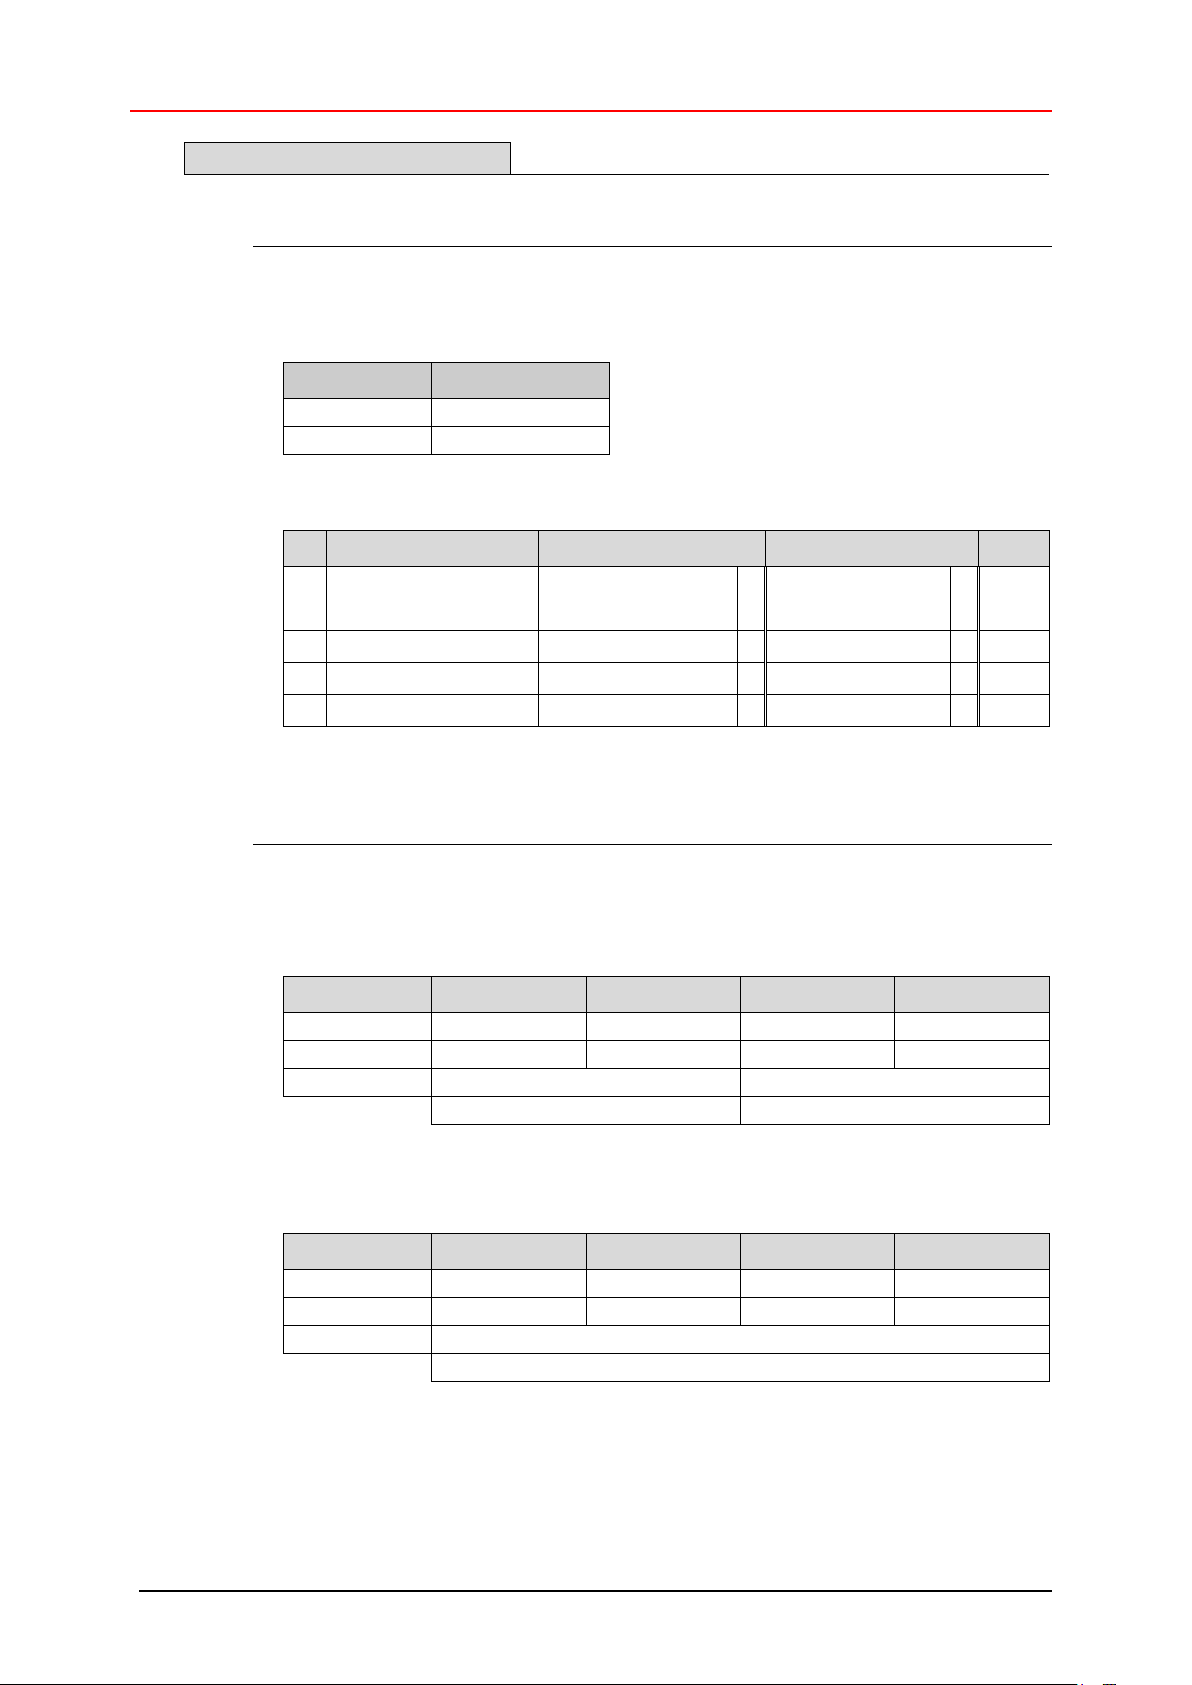
Parametrierung und Konfiguration
Betriebsparameter-Übersicht
siehe Hinweis auf Seite 23
Byte
9
Bit
7 – 0
Data
27 – 20
Bit
Definition
= 0
= 1
Seite
0
Zählrichtung
steigende Positionswerte
im Uhrzeigersinn drehend
X
steigende Positions-
werte gegen den Uhr-
zeigersinn drehend
42
1
Klasse 2 Funktionalität
Nein Ja
X
42
2
Diagnose Meldemodus
ausgeschaltet
X
eingeschaltet
42
3
Skalierungsfunktion
ausgeschaltet
eingeschaltet
X
46
Byte
10
11
12
13
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dez.) 0 4096
unbenutzt
Schritte pro Umdrehung
Byte
14
15
16
17
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dez.)
16777216
Messlänge in Schritten
Bit-codierte Betriebsparameter
DDLM_Set_Prm
x = Default-Einstellung
Zugehörige Betriebsparameter zur Skalierung
Beschreibung siehe Seite 46
DDLM_Set_Prm
unsigned16
DDLM_Set_Prm
unsigned32
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 30 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 31
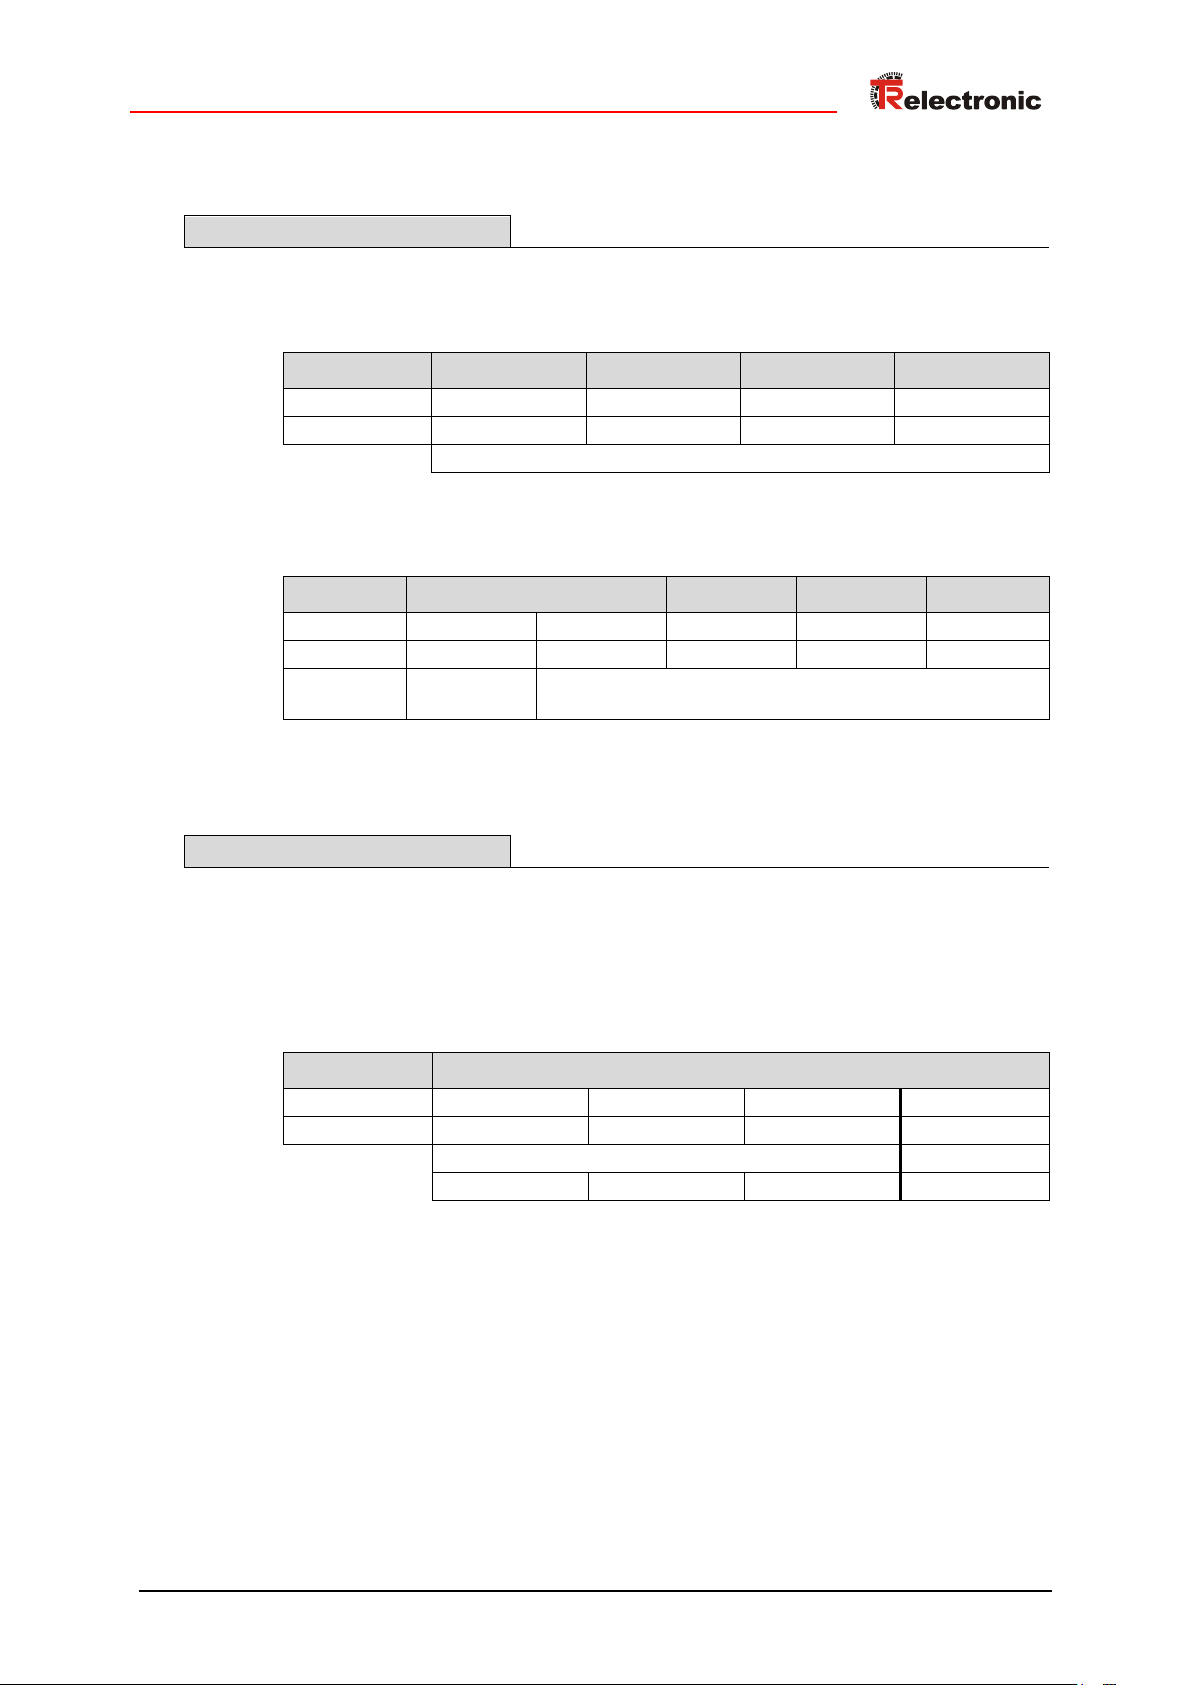
Datenaustausch
Byte 1 2 3 4
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Data_Exchange – Positionsdaten
Byte 1 2 3 4
Bit
31
30 – 24
23 – 16
15 – 8
7 – 0
Data
0 / 1
230 – 224
223 – 216
215 – 28
27 – 20
Preset-
Ausführung
Preset-Justagewert
Konfigurationsdaten
siehe Hinweis auf Seite 23
Byte
1
Bit 7 6
5 – 4
3 – 0
Data 1 1
11
1
F
1
Konsistenz
Wort Format
Eingangsdaten
Längen-Code
6.6 TR-Mode Position
DDLM_Data_Exchange
Eingangsdoppelwort EDx
Format für Preset-Justagewert (Beschreibung der Funktion siehe Seite 41)
Ausgangsdoppelwort ADx
TR-Mode Position: 0xF1
(1 Doppelwort Eingangsdaten für Positionswert, konsistent /
1 Doppelwort Ausgangsdaten für Preset-Justagewert, konsistent)
DDLM_Chk_Cfg
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 31 of 131
Page 32
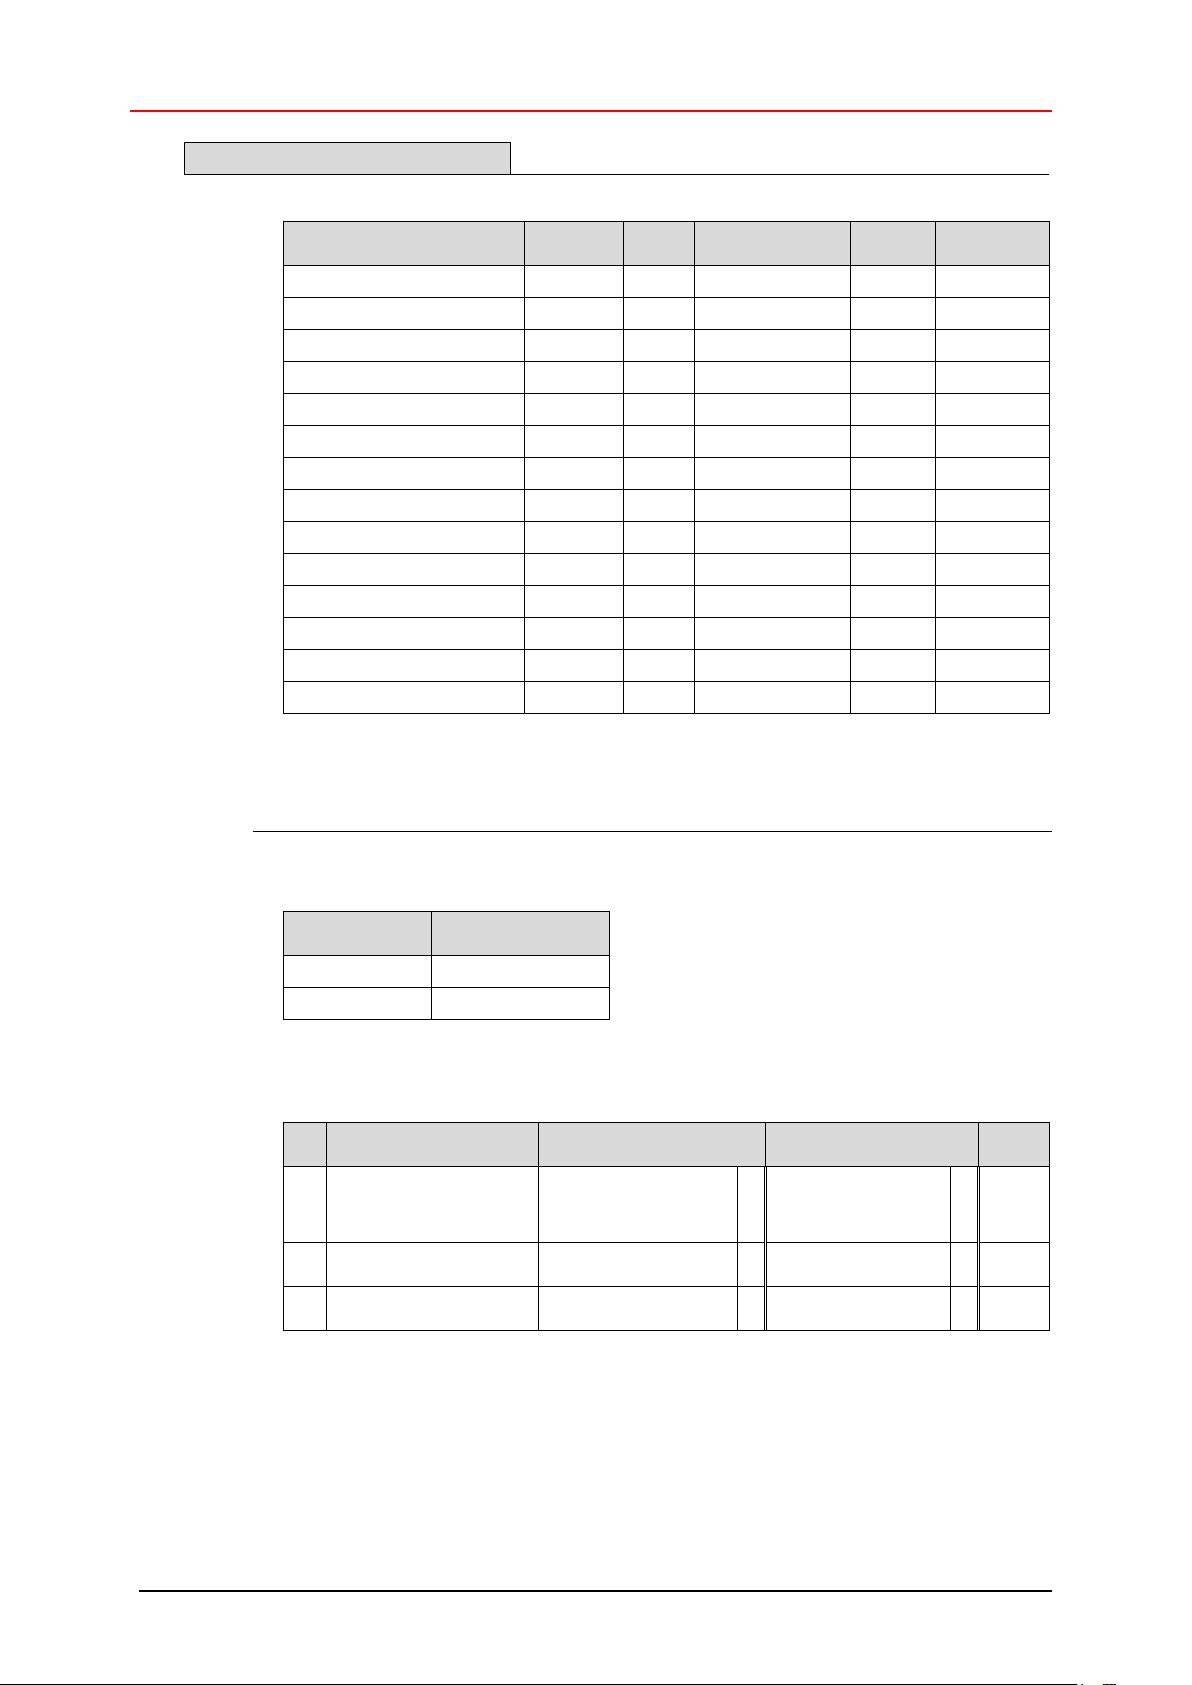
Parametrierung und Konfiguration
Betriebsparameter-Übersicht
siehe Hinweis auf Seite 23
Parameter
Datentyp
Byte
nicht unterstützt!
Format
Beschreibung
Zählrichtung
bit
9 Seite 32
Seite 42
Kurze Diagnose
bit
9 Seite 32
Seite 45
Diagnose Meldemodus
bit
9 Seite 32
Seite 42
Inbetriebnahmefunktion
unsigned8
10 X Seite 33
Seite 43
Messlänge in Schritten
unsigned32
11 – 14
Seite 33
Seite 48
Umdrehungen Zähler
unsigned32
15 – 18
Seite 33
Seite 48
Umdrehungen Nenner
unsigned16
19 – 20
Seite 33
Seite 48
Code SSI-Schnittstelle
unsigned8
21 Seite 34
Seite 51
Code PROFIBUS-Schnittstelle
unsigned8
22 Seite 34
Seite 51
Preset 1
unsigned32
23 – 26
Seite 34
Seite 51
Preset 2
unsigned32
27 – 30
Seite 34
Seite 51
Unterer Endschalter
unsigned32
31 – 34
Seite 35
Seite 52
Oberer Endschalter
unsigned32
35 – 38
Seite 35
Seite 52
Datenbits SSI-Schnittstelle
unsigned8
39 Seite 35
Seite 52
Byte
9
Bit
7 – 0
Data
27 – 20
Bit
Definition
= 0
= 1
Seite
0
Zählrichtung
steigende Positionswerte
im Uhrzeigersinn drehend
X
steigende Positions-
werte gegen den Uhr-
zeigersinn drehend
42
1
Kurze Diagnose
Ja Nein
X
45
2
Diagnose Meldemodus
ausgeschaltet
X
eingeschaltet
42
Bit-codierte Betriebsparameter
DDLM_Set_Prm
x = Default-Einstellung
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 32 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 33
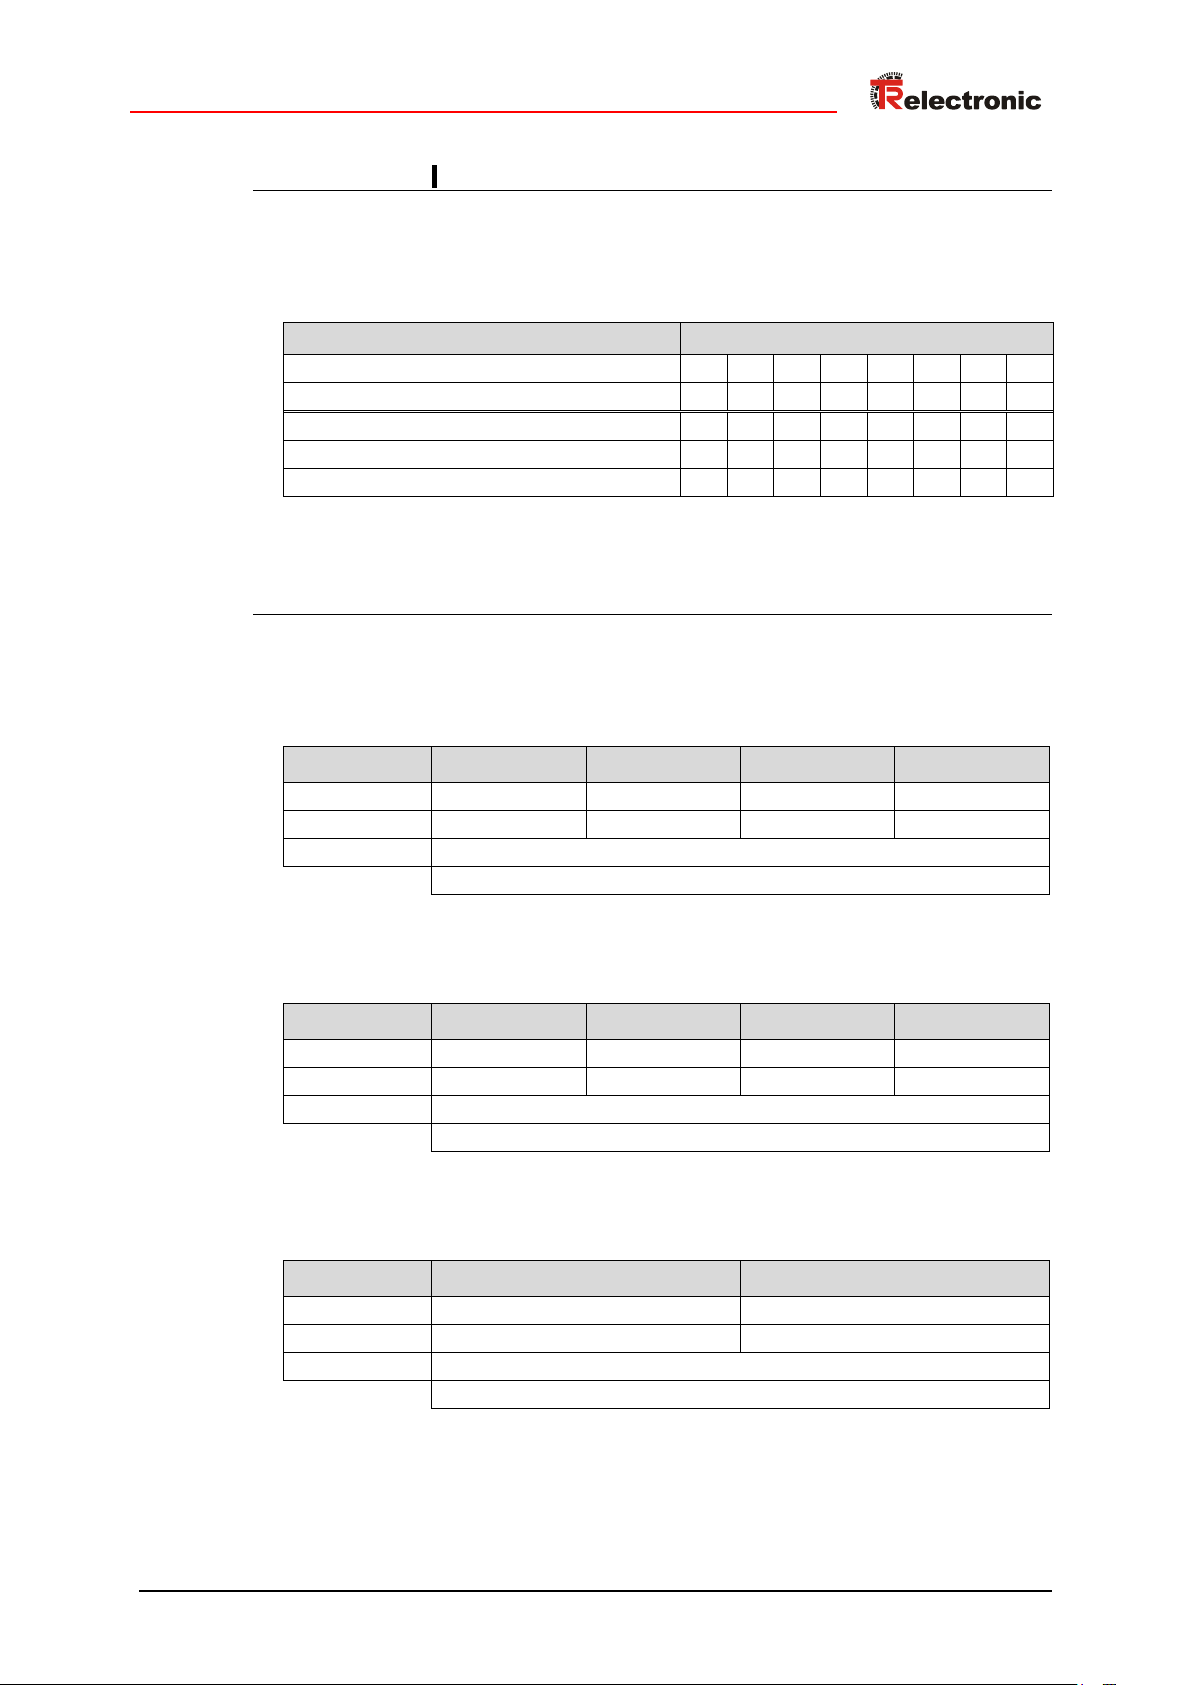
Byte
10
Bit 7 6 5 4 3 2 1 0
Data
27
26
25
24
23
22
21
20
Ausgeschaltet kein Status (Default)
0 0 0 0 0 0 0 0 Ausgeschaltet mit Status
0 0 0 0 0 0 1
0
Eingeschaltet mit Status
0 0 0 0 0 0 1
1
Byte
11
12
13
14
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dez.)
16777216
Messlänge in Schritten
Byte
15
16
17
18
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dez.)
4096
Umdrehungen Zähler
Byte
19
20
Bit
15 – 8
7 – 0
Data
215 – 28
27 – 20
Default (dez.)
1
Umdrehungen Nenner
Betriebsparameter Inbetriebnahmefunktion
Beschreibung siehe Seite 43
DDLM_Set_Prm
unsigned8
Zugehörige Betriebsparameter zur Skalierung mit Getriebefunktion
Beschreibung siehe Seite 48
DDLM_Set_Prm
unsigned32
DDLM_Set_Prm
unsigned32
DDLM_Set_Prm
unsigned16
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 33 of 131
Page 34
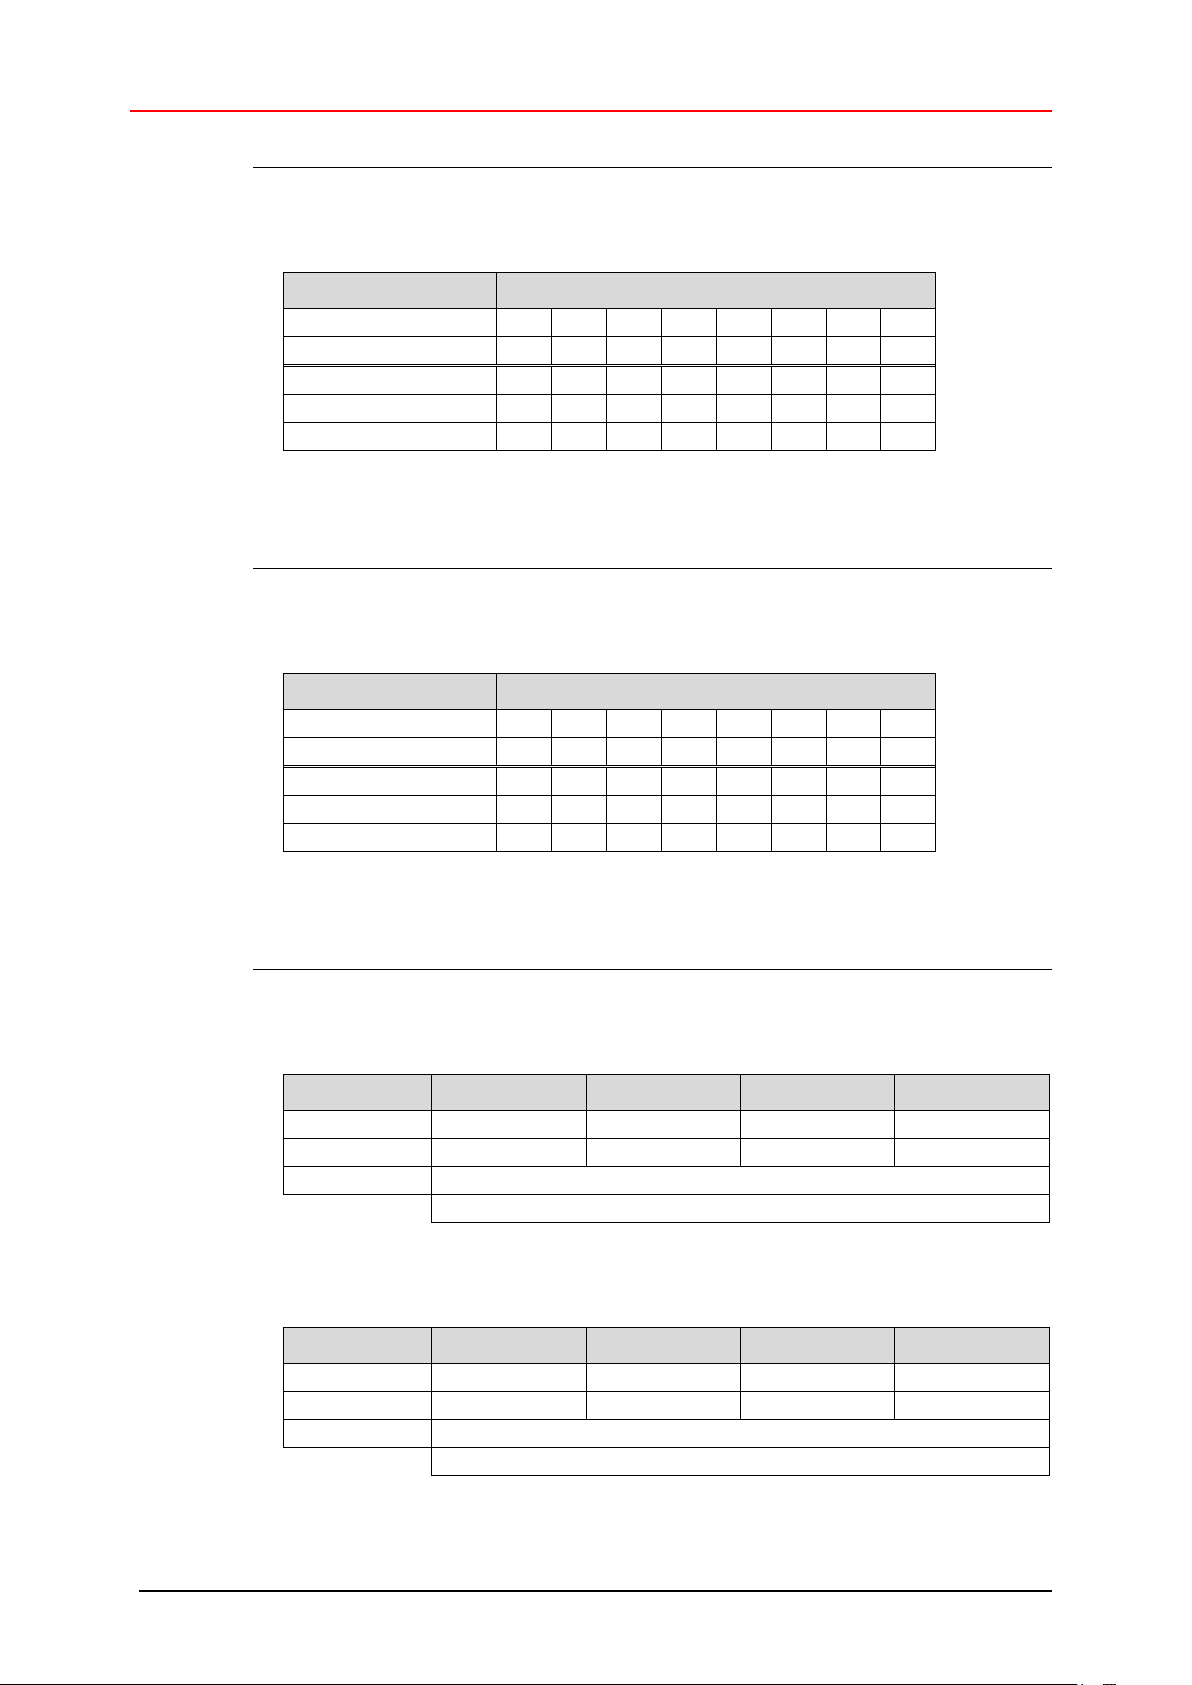
Parametrierung und Konfiguration
Byte
21
Bit 7 6 5 4 3 2 1 0
Data
27
26
25
24
23
22
21
20
Gray-Code (Default)
0 0 0 0 0 0 0
0
Binär-Code
0 0 0 0 0 0 0 1 Gray gekappt
0 0 0 0 0 0 1
0
Byte
22
Bit 7 6 5 4 3 2 1 0
Data
27
26
25
24
23
22
21
20
Gray-Code
0 0 0 0 0 0 0 0 Binär-Code (Default)
0 0 0 0 0 0 0
1
Gray gekappt
0 0 0 0 0 0 1
0
Byte
23
24
25
26
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dez.)
0
Preset 1
Byte
27
28
29
30
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dez.)
1
Preset 2
Betriebsparameter Code SSI-Schnittstelle
Beschreibung siehe Seite 51
DDLM_Set_Prm
unsigned8
Betriebsparameter Code PROFIBUS-Schnittstelle
Beschreibung siehe Seite 51
DDLM_Set_Prm
unsigned8
Betriebsparameter Preset 1 / Preset 2
Beschreibung siehe Seite 51
DDLM_Set_Prm
unsigned32
DDLM_Set_Prm
unsigned32
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 34 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 35
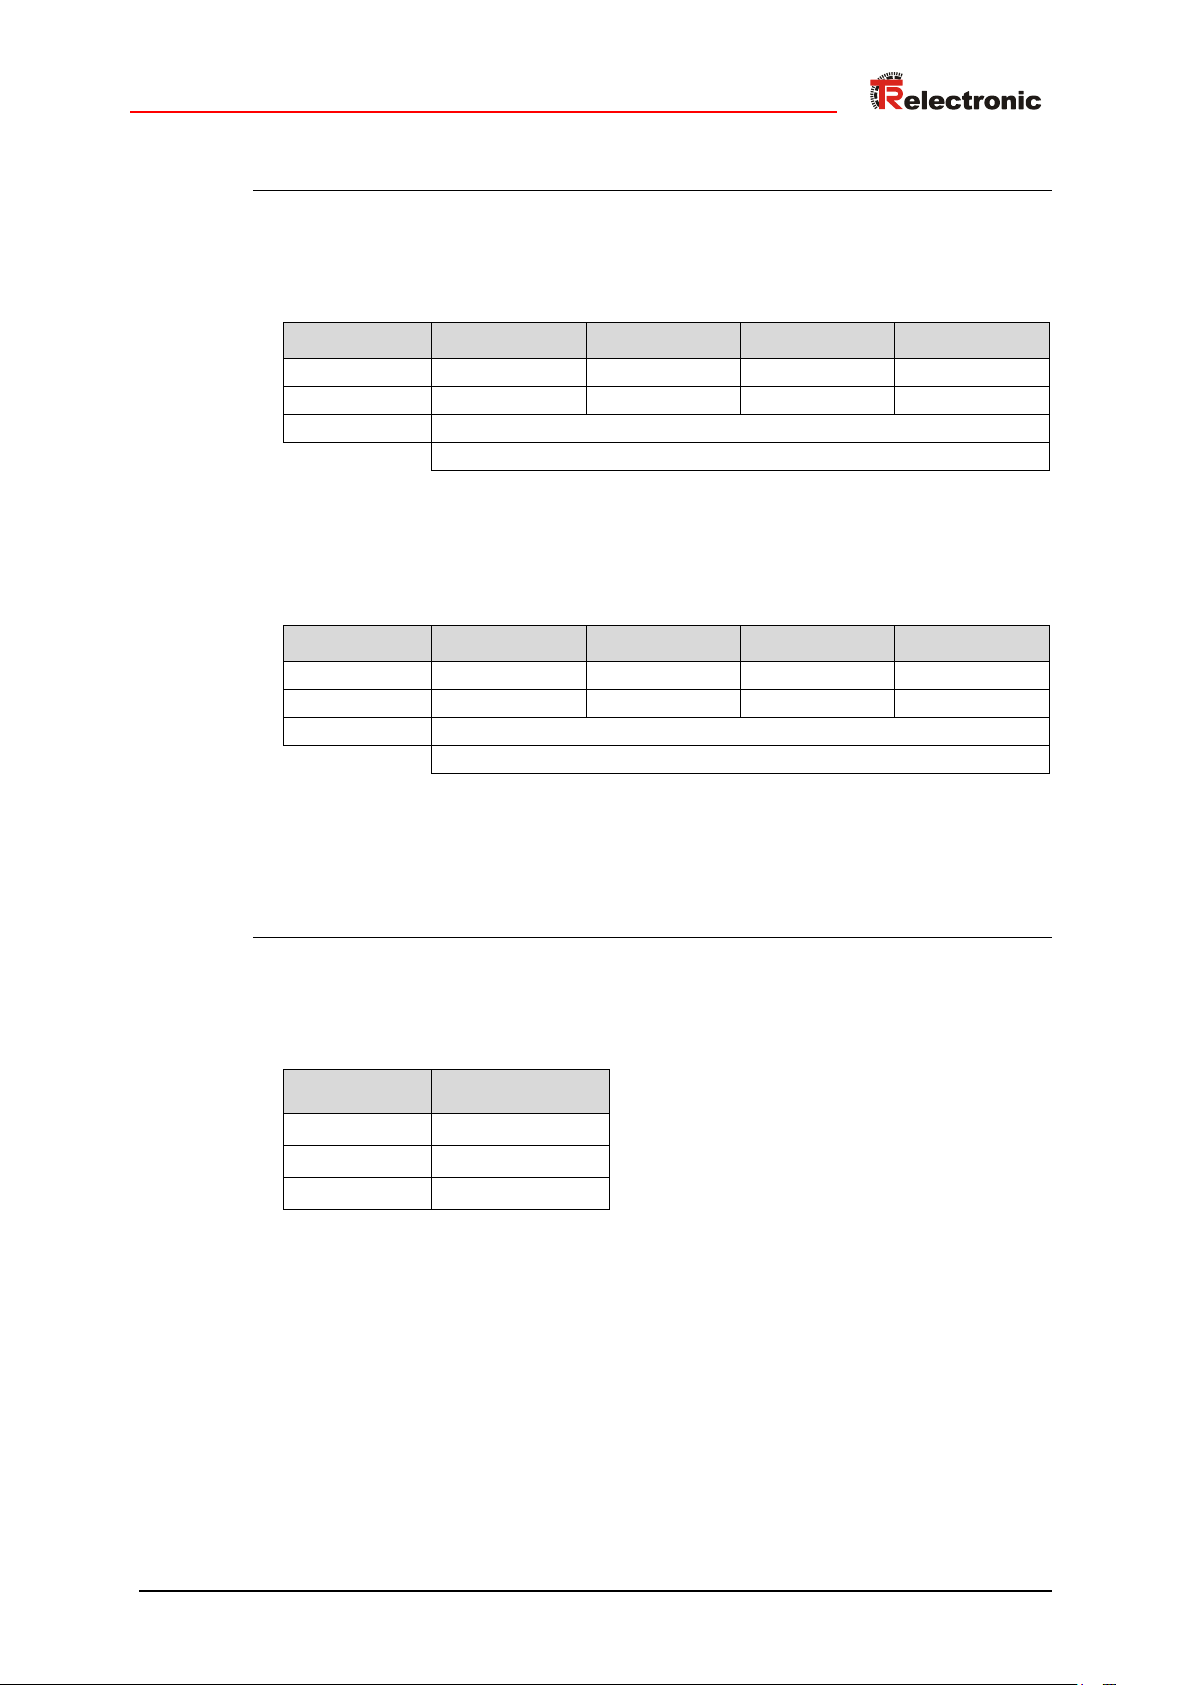
Byte
31
32
33
34
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dez.)
0
Unterer Endschalter
Byte
35
36
37
38
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dez.)
4096
Oberer Endschalter
Byte
39
Bit
7 – 0
Data
27 – 20
Default (dez.)
24
Betriebsparameter Unterer Endschalter / Oberer Endschalter
Beschreibung siehe Seite 52
DDLM_Set_Prm
unsigned32
DDLM_Set_Prm
unsigned32
Betriebsparameter Datenbits SSI-Schnittstelle
Beschreibung siehe Seite 52
DDLM_Set_Prm
unsigned8
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 35 of 131
Page 36
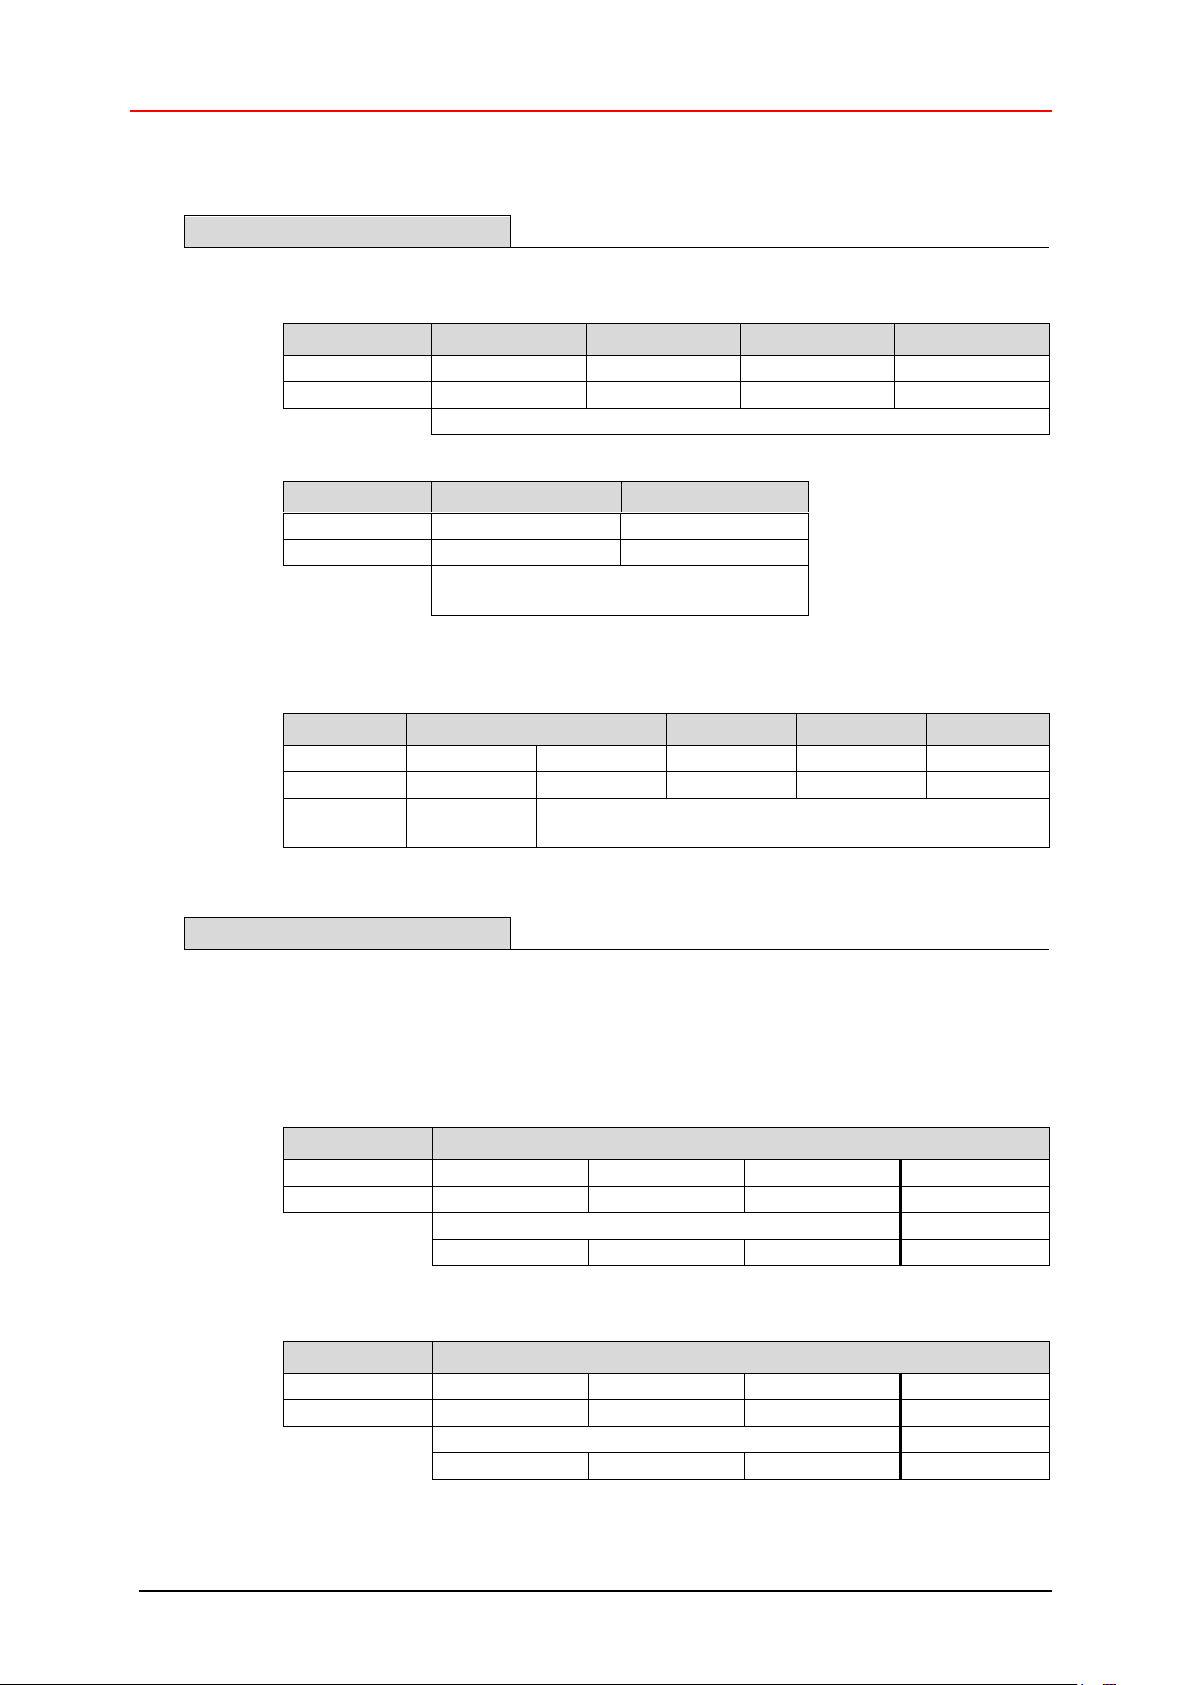
Parametrierung und Konfiguration
Datenaustausch
Byte 1 2 3 4
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Data_Exchange – Positionsdaten
Byte 1 2
Bit
15 – 8
7 – 0
Data
215 – 28
27 – 20
Data_Exchange –
Geschwindigkeitsausgabe
Byte 1 2 3 4
Bit
31
30 – 24
23 – 16
15 – 8
7 – 0
Data
0 / 1
230 – 224
223 – 216
215 – 28
27 – 20
Preset-
Ausführung
Preset-Justagewert
Konfigurationsdaten
siehe Hinweis auf Seite 23
Byte
1
Bit 7 6
5 – 4
3 – 0
Data 1 1
11
1
F
1
Konsistenz
Wort Format
Eingangsdaten
Längen-Code
Byte
1
Bit 7 6
5 – 4
3 – 0
Data 1 1
01
0
D
0
Konsistenz
Wort Format
Eingangsdaten
Längen-Code
6.7 TR-Mode Position + Velocity (Geschwindigkeit)
DDLM_Data_Exchange
Eingangsdoppelwort EDx
Eingangswort EWx
Format für Preset-Justagewert (Beschreibung der Funktion siehe Seite 41)
Ausgangsdoppelwort ADx
TR-Mode Position+U/Min.:
0xF1
(1 Doppelwort Eingangsdaten für Positionswert, konsistent /
1 Doppelwort Ausgangsdaten für Preset-Justagewert, konsistent)
0xD0
(1 Wort Eingangsdaten für Geschwindigkeitsausgabe, konsistent)
DDLM_Chk_Cfg
DDLM_Chk_Cfg
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 36 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 37
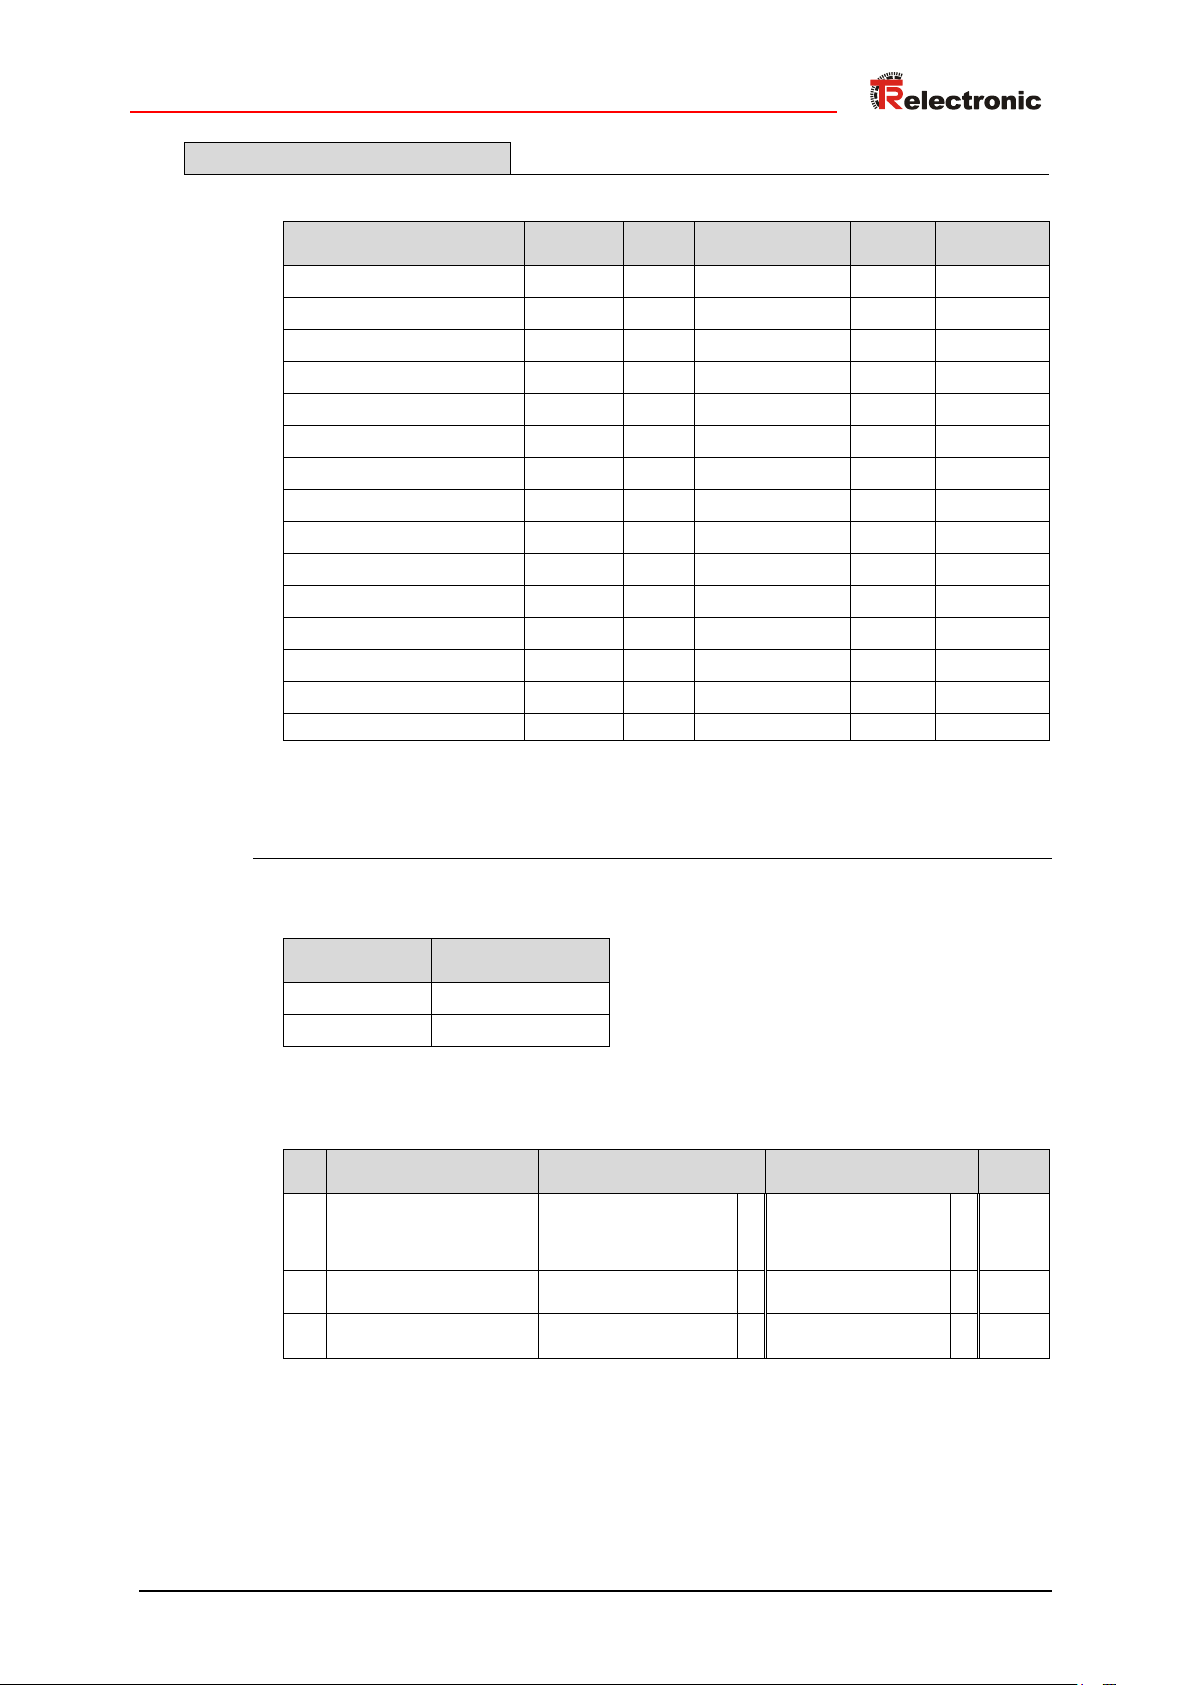
Betriebsparameter-Übersicht
siehe Hinweis auf Seite 23
Parameter
Datentyp
Byte
nicht unterstützt!
Format
Beschreibung
Zählrichtung
bit
9 Seite 37
Seite 42
Kurze Diagnose
bit
9 Seite 37
Seite 45
Diagnose Meldemodus
bit
9 Seite 37
Seite 42
Inbetriebnahmefunktion
unsigned8
10 X Seite 38
Seite 43
Messlänge in Schritten
unsigned32
11 – 14
Seite 38
Seite 48
Umdrehungen Zähler
unsigned32
15 – 18
Seite 38
Seite 48
Umdrehungen Nenner
unsigned16
19 – 20
Seite 38
Seite 48
Code SSI-Schnittstelle
unsigned8
21 Seite 39
Seite 51
Code PROFIBUS-Schnittstelle
unsigned8
22 Seite 39
Seite 51
Preset 1
unsigned32
23 – 26
Seite 39
Seite 51
Preset 2
unsigned32
27 – 30
Seite 39
Seite 51
Unterer Endschalter
unsigned32
31 – 34
Seite 40
Seite 52
Oberer Endschalter
unsigned32
35 – 38
Seite 40
Seite 52
Datenbits SSI-Schnittstelle
unsigned8
39 Seite 40
Seite 52
Geschwindigkeit
unsigned8
40 Seite 40
Seite 52
Byte
9
Bit
7 – 0
Data
27 – 20
Bit
Definition
= 0
= 1
Seite
0
Zählrichtung
steigende Positionswerte
im Uhrzeigersinn drehend
X
steigende Positions-
werte gegen den Uhr-
zeigersinn drehend
42
1
Kurze Diagnose
Ja Nein
X
45
2
Diagnose Meldemodus
ausgeschaltet
X
eingeschaltet
42
Bit-codierte Betriebsparameter
DDLM_Set_Prm
x = Default-Einstellung
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 37 of 131
Page 38
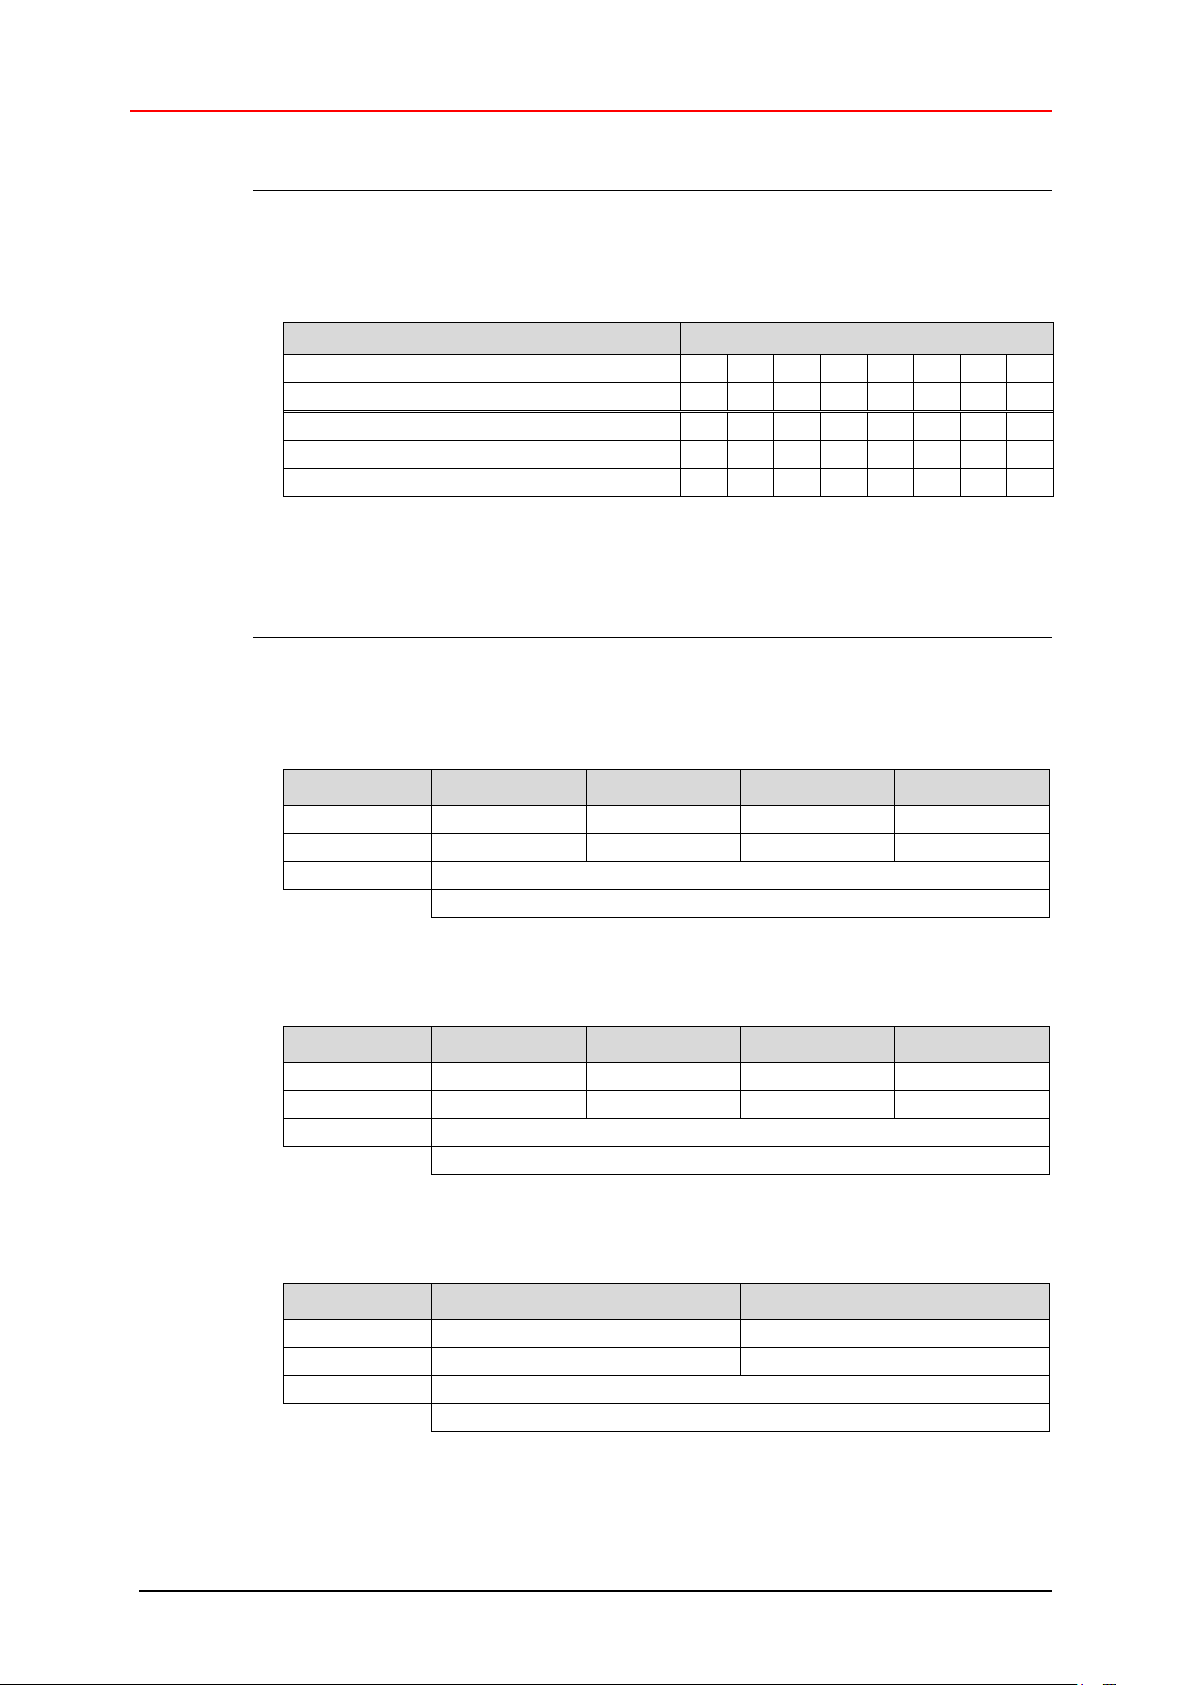
Parametrierung und Konfiguration
Byte
10
Bit 7 6 5 4 3 2 1 0
Data
27
26
25
24
23
22
21
20
Ausgeschaltet kein Status (Default)
0 0 0 0 0 0 0 0 Ausgeschaltet mit Status
0 0 0 0 0 0 1
0
Eingeschaltet mit Status
0 0 0 0 0 0 1
1
Byte
11
12
13
14
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dez.)
16777216
Messlänge in Schritten
Byte
15
16
17
18
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dez.)
4096
Umdrehungen Zähler
Byte
19
20
Bit
15 – 8
7 – 0
Data
215 – 28
27 – 20
Default (dez.)
1
Umdrehungen Nenner
Betriebsparameter Inbetriebnahmefunktion
Beschreibung siehe Seite 43
DDLM_Set_Prm
unsigned8
Zugehörige Betriebsparameter zur Skalierung mit Getriebefunktion
Beschreibung siehe Seite 48
DDLM_Set_Prm
unsigned32
DDLM_Set_Prm
unsigned32
DDLM_Set_Prm
unsigned16
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 38 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 39
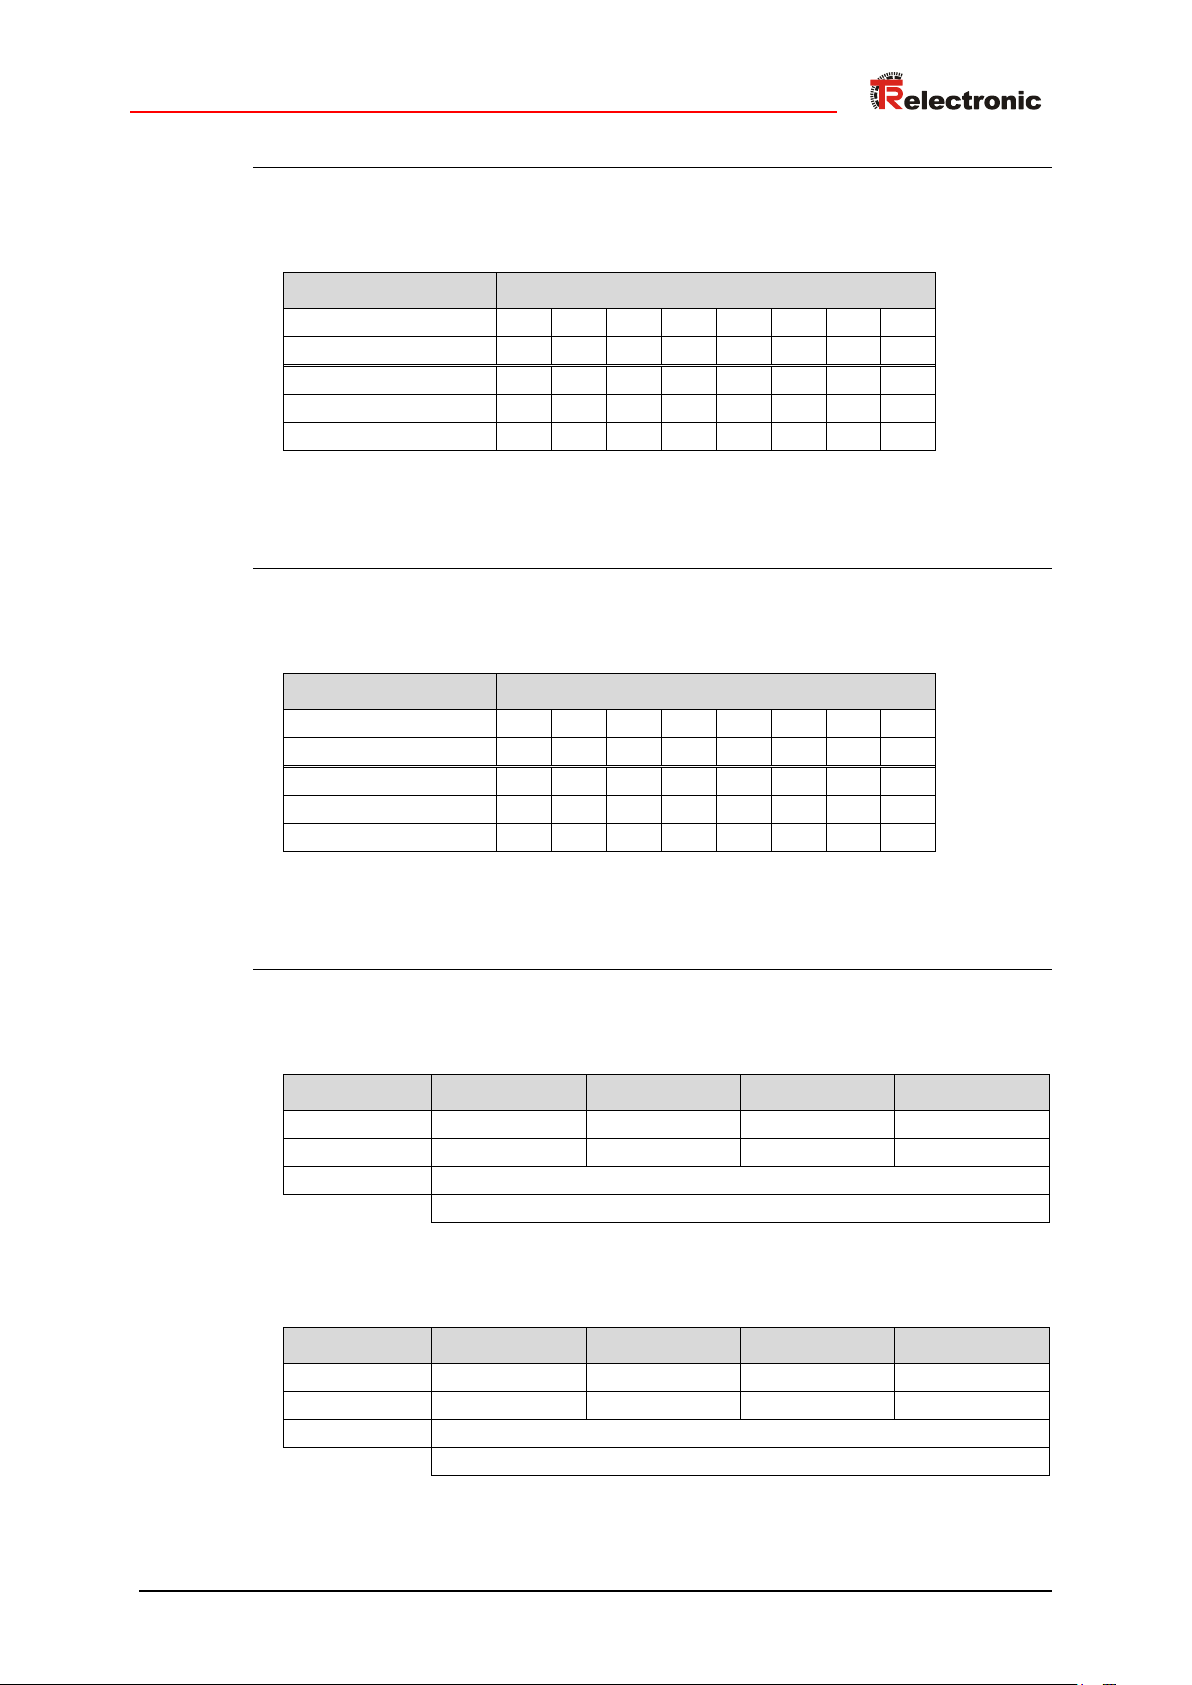
Byte
21
Bit 7 6 5 4 3 2 1 0
Data
27
26
25
24
23
22
21
20
Gray-Code (Default)
0 0 0 0 0 0 0
0
Binär-Code
0 0 0 0 0 0 0 1 Gray gekappt
0 0 0 0 0 0 1
0
Byte
22
Bit 7 6 5 4 3 2 1 0
Data
27
26
25
24
23
22
21
20
Gray-Code
0 0 0 0 0 0 0 0 Binär-Code (Default)
0 0 0 0 0 0 0
1
Gray gekappt
0 0 0 0 0 0 1
0
Byte
23
24
25
26
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dez.)
0
Preset 1
Byte
27
28
29
30
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dez.)
1
Preset 2
Betriebsparameter Code SSI-Schnittstelle
Beschreibung siehe Seite 51
DDLM_Set_Prm
unsigned8
Betriebsparameter Code PROFIBUS-Schnittstelle
Beschreibung siehe Seite 51
DDLM_Set_Prm
unsigned8
Betriebsparameter Preset 1 / Preset 2
Beschreibung siehe Seite 51
DDLM_Set_Prm
unsigned32
DDLM_Set_Prm
unsigned32
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 39 of 131
Page 40
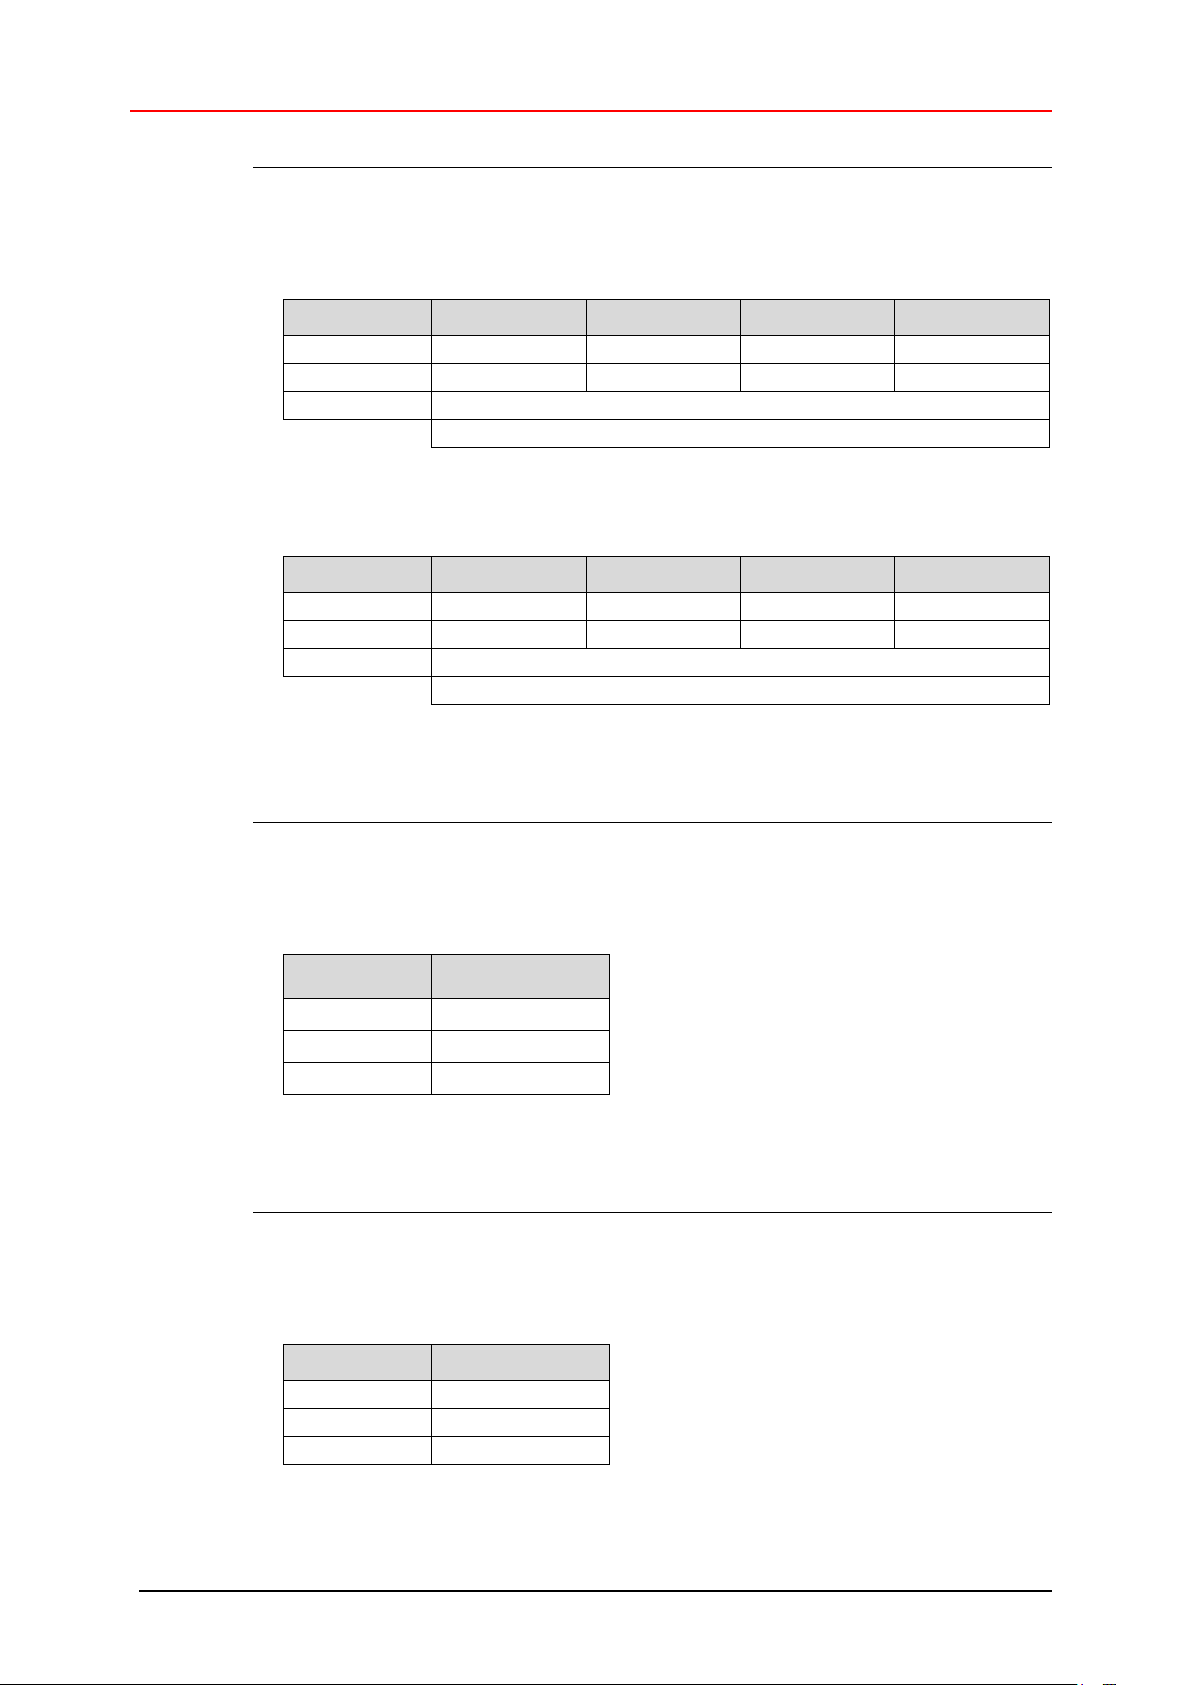
Parametrierung und Konfiguration
Byte
31
32
33
34
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dez.)
0
Unterer Endschalter
Byte
35
36
37
38
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dez.)
4096
Oberer Endschalter
Byte
39
Bit
7 – 0
Data
27 – 20
Default (dez.)
24
Byte
40
Bit
7 – 0
Data
27 – 20
Default (dez.)
1
Betriebsparameter Unterer Endschalter / Oberer Endschalter
Beschreibung siehe Seite 52
DDLM_Set_Prm
unsigned32
DDLM_Set_Prm
unsigned32
Betriebsparameter Datenbits SSI-Schnittstelle
Beschreibung siehe Seite 52
DDLM_Set_Prm
unsigned8
Betriebsparameter Geschwindigkeit
Beschreibung siehe Seite 52
DDLM_Set_Prm
unsigned8
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 40 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 41
Gefahr von Körperverletzung und Sachschaden durch einen
Istwertsprung bei Ausführung der Preset-Justage-Funktion!
Die Preset-Justage-Funktion sollte nur im Mess-System-Stillstand
ausgeführt werden, bzw. muss der resultierende Istwertsprung
programmtechnisch und anwendungstechnisch erlaubt sein!
Verfügbarkeit
PNO CLASS1 16 + 32
PNO CLASS 2 16 + 32
X
TR-Mode Position
X
TR-Mode Position+U/Min.
X
nicht unterstützt !
Seite 27 + 29
Seite 31
Seite 36
Damit die Preset-Justage-Funktion in den PNO CLASS 2 – Konfigurationen
genutzt werden kann, muss der Betriebsparameter "Skalierungsfunktion"
eingeschaltet sein !
Untergrenze
0
Obergrenze
programmierte Gesamtmesslänge in Schritten – 1,
innerhalb von 33 554 432
6.8 Preset-Justage-Funktion
Das Mess-System kann über den PROFIBUS im Wertebereich von 0 bis
(Messlänge in Schritten – 1) auf einen beliebigen Positionswert justiert werden.
Dies geschieht durch Setzen des höchstwertigen Bits der Ausgangsdaten
(231 bei den Konfigurationen PNO CLASS 2-32 Bit und den TR-Modes, bzw. 215 bei
Konfiguration PNO CLASS 2 - 16 Bit).
Der in den Datenbytes übertragene Preset-Justagewert wird mit der steigenden
Flanke des Bits "Preset-Ausführung" als Positionswert übernommen.
Im CLASS 2 Mode erfolgt keine Quittierung des Vorgangs über die Eingänge.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 41 of 131
Page 42
Parametrierung und Konfiguration
Verfügbarkeit
PNO CLASS1 16 + 32
X
PNO CLASS 2 16 + 32
X
TR-Mode Position
X
TR-Mode Position+U/Min.
X
Seite 25 + 26
Seite 27 + 29
Seite 31
Seite 36
Verfügbarkeit
PNO CLASS1 16 + 32
PNO CLASS 2 16 + 32
X
TR-Mode Position
TR-Mode Position+U/Min.
nicht unterstützt !
Seite 27 + 29
nicht unterstützt !
nicht unterstützt !
Verfügbarkeit
PNO CLASS1 16 + 32
PNO CLASS 2 16 + 32
X
TR-Mode Position
X
TR-Mode Position+U/Min.
X
nicht unterstützt !
Seite 27 + 29
Seite 31
Seite 36
6.9 Beschreibung der Betriebsparameter
6.9.1 Zählrichtung
Die Zählrichtung definiert, ob steigende Positionswerte vom Mess-System
ausgegeben werden, wenn die Mess-System-Welle im Uhrzeigersinn, bzw. gegen den
Uhrzeigersinn gedreht wird (Blick auf Mess-System-Anflanschung).
6.9.2 Klasse 2 Funktionalität
Legt den Funktionsumfang des Mess-Systems fest. Klasse 2 ausgeschaltet bedeutet,
im Mess-System sind nur die Klasse 1 Funktionen aktiv, es skaliert den Positionswert
nicht und es ist nicht justierbar.
6.9.3 Diagnose Meldemodus
Legt fest, ob das Mess-System bei einem internen Fehler (Speicher oder
Wertesprünge > 1 Umdrehung) einen "Diagnosealarm" (OB82 bei SIMATIC S7)
auslöst, siehe auch Kapitel "Alarme", Seite 61.
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 42 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 43
Verfügbarkeit
PNO CLASS1 16 + 32
PNO CLASS 2 16 + 32
TR-Mode Position
X
TR-Mode Position+U/Min.
X
nicht unterstützt !
nicht unterstützt !
Seite 31
Seite 36
Datenaustausch
mit eingeschaltetem Status
Byte 1 2 3 4
Bit
31 – 25
24
23 – 16
15 – 8
7 – 0
Data
231 – 225
224
223 – 216
215 – 28
27 – 20
Statusbits
Data_Exchange – Positionsdaten
Byte 1 2 3 4
Bit
31 – 25
24
23 – 16
15 – 8
7 – 0
Data
231 – 225
224
223 – 216
215 – 28
27 – 20
Steuerbits
Preset-Justagewert
6.9.4 Inbetriebnahmefunktion
Mit der Inbetriebnahmefunktion können verschiedene Steuer- und Statusbits über den
Data Exchange genutzt werden.
Ausgeschaltet kein Status (Default)
Positionsausgabe auf den Bits 20 – 224, die Statusbits 225 – 231 sind „0“
Preset-Justage über Steuerbit 231 „Justage anfordern“
Ausgeschaltet mit Status
Positionsausgabe auf den Bits 20 – 224 mit Statusbits 225 – 231
Preset-Justage über Steuerbit 231 „Justage anfordern“
Eingeschaltet mit Status
Positionsausgabe auf den Bits 20 – 224 mit Statusbits 225 – 231
Preset-Justage über Steuerbit 231 „Justage anfordern“
Zählrichtungsänderung über Steuerbit 228 „Zählrichtung ändern“
Die Teach-In Funktion wird nicht unterstützt!
DDLM_Data_Exchange
Eingangsdoppelwort EDx
Format für Preset-Justagewert (Beschreibung der Funktion siehe Seite 41)
Ausgangsdoppelwort ADx
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 43 of 131
Page 44
Parametrierung und Konfiguration
Belegung des Statusbytes
Bit
Definition
25
Betriebsbereitschaft
0
Mess-System nicht betriebsbereit
1
Mess-System bereit
26
Betriebsart
0
Inbetriebnahmemodus
1
Normalmodus
27
Softwareendschalter
0
Prozess-Istwert unterer Softwareendschalter oder
Prozess-Istwert oberer Softwareendschalter
1
Prozess-Istwert < unterer Endschalter oder
Prozess-Istwert > oberer Endschalter
28
Gegenwärtige Zählrichtung
0
Zählrichtung im Uhrzeigersinn (Blick auf die Welle)
1
Zählrichtung entgegen dem Uhrzeigersinn (Blick auf die Welle)
29
Teach-In Fahrweg
übernehmen
0
wird nicht unterstützt!
1
wird nicht unterstützt!
30
Teach-In Start
0
wird nicht unterstützt!
1
wird nicht unterstützt!
31
Justage Quittung
0
keine Justage angefordert
1
angeforderte Justage wurde ausgeführt
Belegung des Steuerbytes
Bit
Definition
25
Keine Bedeutung
26
Keine Bedeutung
27
Keine Bedeutung
28
Zählrichtung ändern
0
Zählrichtung beibehalten
1
Gegenwärtige Zählrichtung invertieren
29
Teach-In Übernahme
0
wird nicht unterstützt!
1
wird nicht unterstützt!
30
Teach-In Start
0
wird nicht unterstützt!
1
wird nicht unterstützt!
31
Justage Anforderung
0
keine Justage
1
Justage ausführen
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 44 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 45
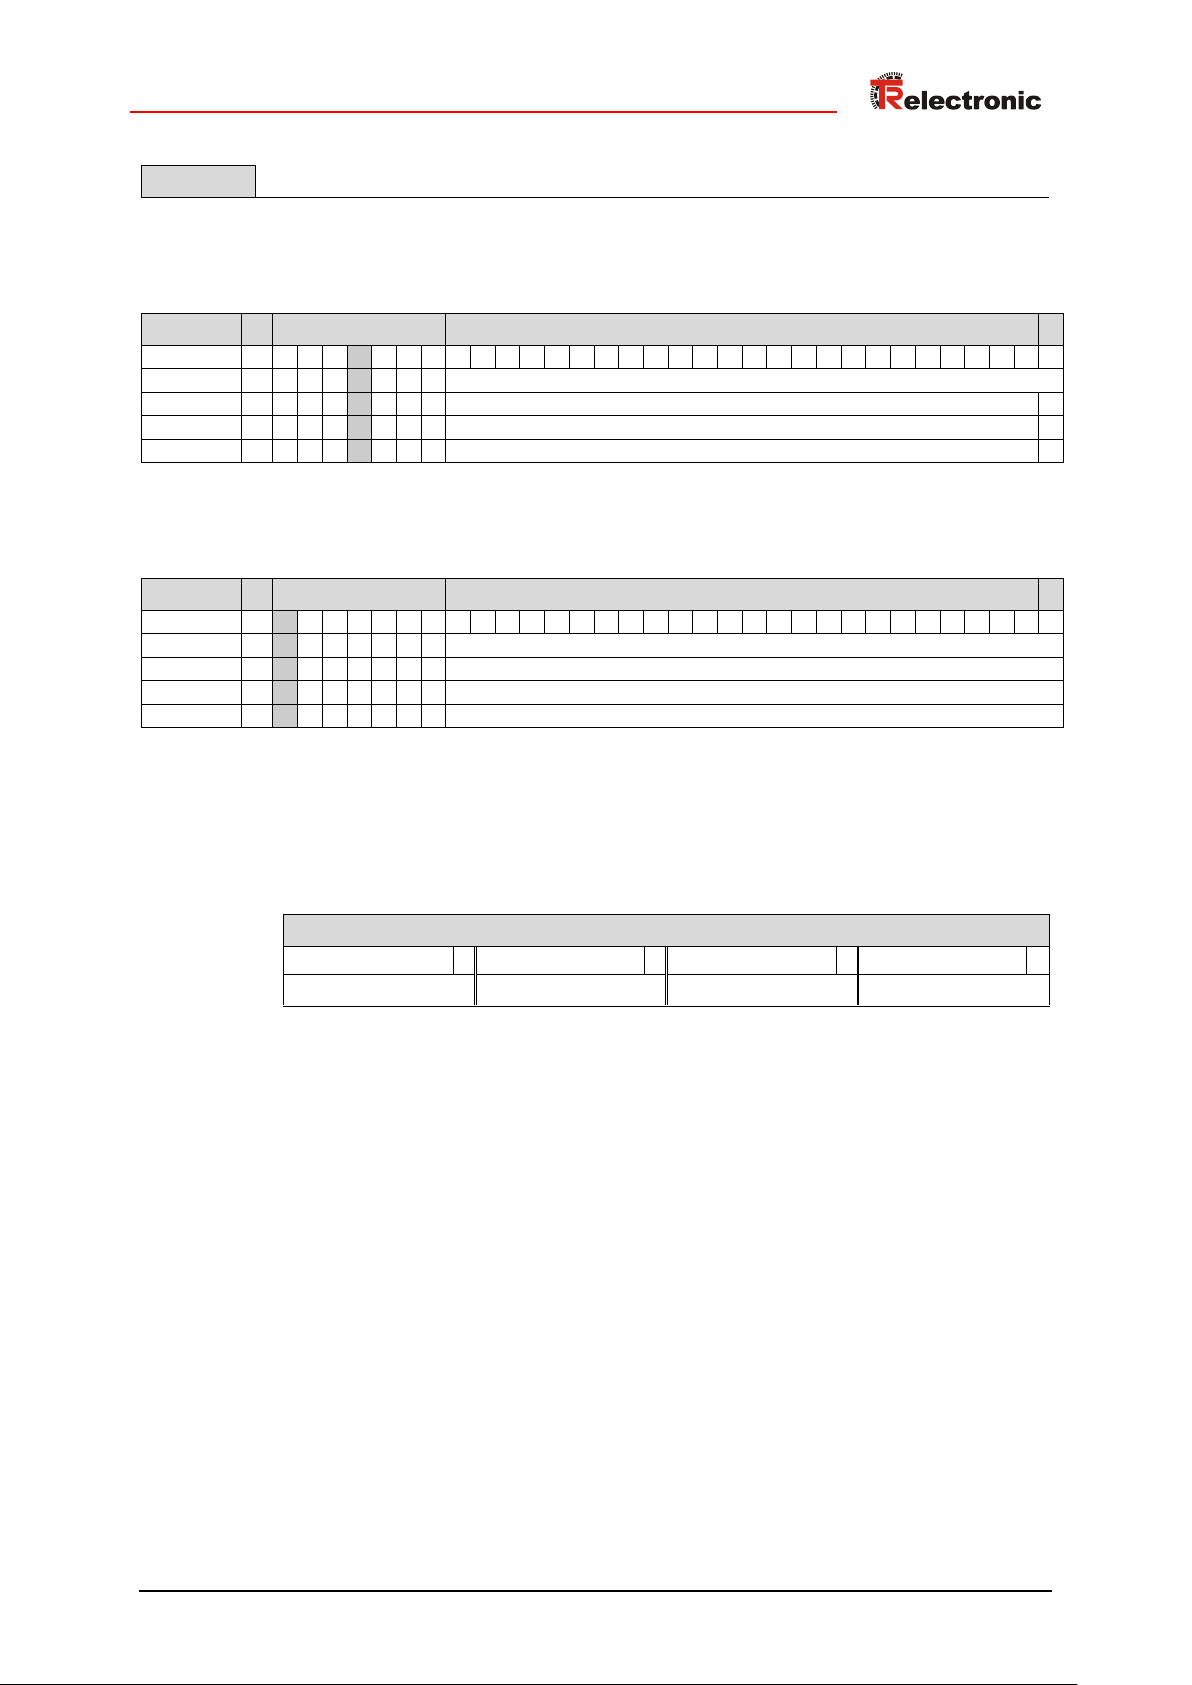
Ablauf
M = Master
Status-/Steuerbits
Datenbits
S = Slave
Bit
31
30
29
28
27
26
25
24
23
22
21
20
19
18
17
16
15
14
13
12
11
10 9 8 7 6 5 4 3 2 1 0
M-->S
0 0
0 1 0 0 0
Mit Bit 28 wird die eingestellte Zählrichtung umgeschaltet von 0 auf 1, bzw. 1 auf 0
S-->M
0 0
0
0 / 1
0 / 1 0 1
Das Mess-System quittiert nun in Bit 0 und Bit 28 mit der neu eingestellten Zählrichtung
0 / 1
M-->S
0 0
0 0 0 0 0
Durch Setzen von Bit 28 auf 0 wird das Umschalten beendet
S-->M
0 0
0
0 / 1
0 / 1 0 1
Der Prozess-Istwert wird nun wieder ausgegeben
M = Master
Status-/Steuerbits
Datenbits
S = Slave
Bit
31
30
29
28
27
26
25
24
23
22
21
20
19
18
17
16
15
14
13
12
11
10 9 8 7 6 5 4 3 2 1 0
M-->S
1 0 0 0 0 0
0
Presetwert wird hier als gewünschter neuer Istwert übertragen
S-->M
0 0 0 0 0 0
0
Das Mess-System quittiert in Bit 7 des Statusbytes die Übernahme
M-->S
0 0 0 0 0 0
0
Durch Setzen von Bit 31 auf 0 wird die Justage beendet
S-->M
0 0 0 0 0 0
0
Der Prozess-Istwert wird nun wieder ausgegeben
Verfügbarkeit
PNO CLASS1 16 + 32
PNO CLASS 2 16 + 32
TR-Mode Position
X
TR-Mode Position+U/Min.
X
nicht unterstützt !
nicht unterstützt !
Seite 31
Seite 36
Einstellung der Zählrichtung
Preset-Justage
6.9.5 Kurze Diagnose
Mit diesem Parameter kann die Anzahl der Diagnosebytes von 6+51 Bytes auf 6+10
Bytes begrenzt werden, damit das Mess-System auch an PROFIBUS-Mastern mit
älteren Ausgabeständen betrieben werden kann.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 45 of 131
Page 46
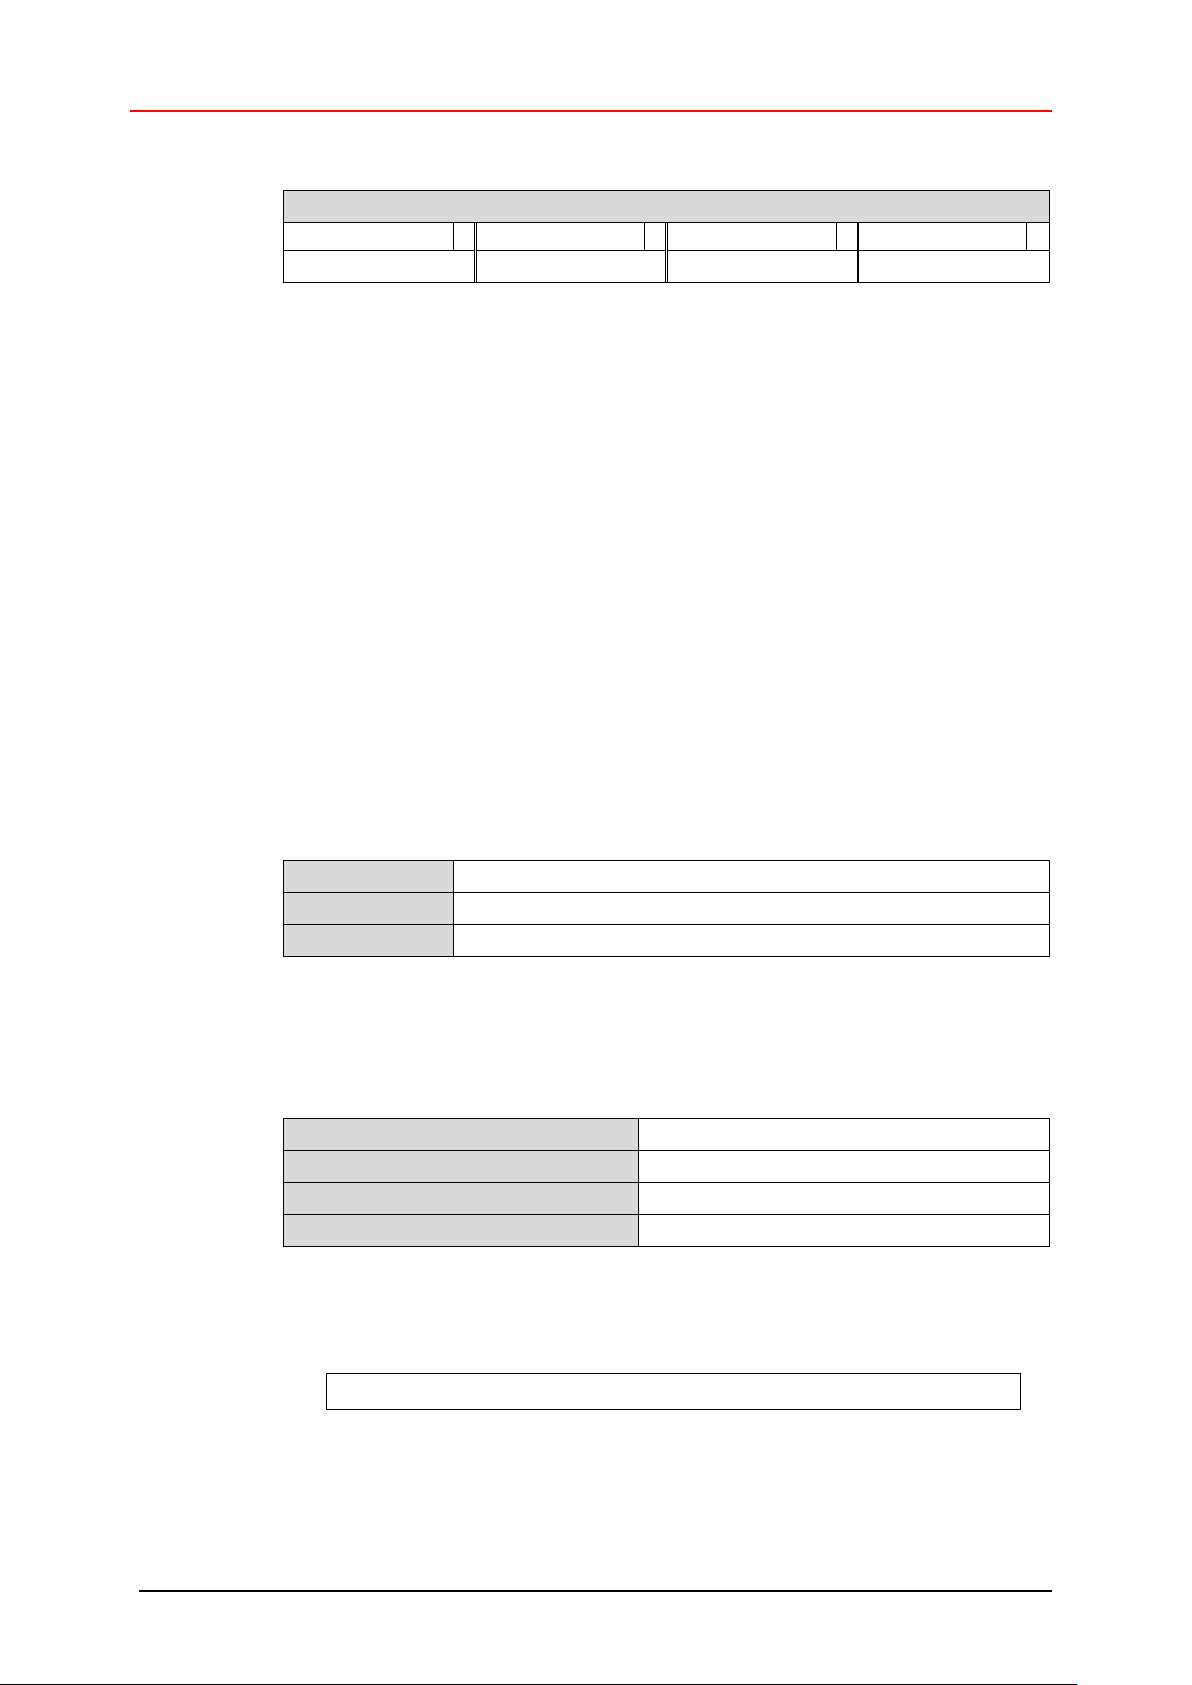
Parametrierung und Konfiguration
Verfügbarkeit
PNO CLASS1 16 + 32
PNO CLASS 2 16 + 32
X
TR-Mode Position
TR-Mode Position+U/Min.
nicht unterstützt !
Seite 27 + 29
nicht unterstützt !
nicht unterstützt !
Untergrenze
1 Schritt / Umdrehung
Obergrenze
8192 Schritte pro Umdrehung (Max.-Wert siehe Typenschild)
Default
4096
Untergrenze
16 Schritte
Obergrenze PNO CLASS 2 16 Bit
65536 Schritte
Obergrenze PNO CLASS 2 32 Bit
33554432 Schritte (25 Bit)
Default
16777216
Messlänge in Schritten = Schritte pro Umdrehung * Anzahl der Umdrehungen
6.9.6 Skalierungsfunktion
Legt fest, ob das Mess-System die Position nach Maßgabe der Parameter
- "Schritte pro Umdrehung"
- "Messlänge in Schritten"
skaliert.
Ist Klasse 2 ausgeschaltet, kann der Positionswert nicht skaliert und auch nicht justiert werden.
6.9.7 Skalierungsparameter PNO CLASS 2
Sind die Skalierungsparameter über die Skalierungsfunktion freigeschaltet, kann die
physikalische Auflösung des Mess-Systems verändert werden. Der ausgegebene
Positionswert wird binär dekodiert und mit einer Nullpunktskorrektur und der
eingestellten Zählrichtung verrechnet. Das Mess-System unterstützt bei dieser
Konfiguration keine Kommazahlen oder von 2er-Potenzen abweichende
Umdrehungszahlen (Getriebefunktion).
6.9.7.1 Schritte pro Umdrehung
Legt fest, wie viele Schritte das Mess-System bei einer Umdrehung der Mess-SystemWelle ausgibt.
6.9.7.2 Messlänge in Schritten
Legt die Gesamtschrittzahl des Mess-Systems fest, bevor das Mess-System wieder
bei Null beginnt.
Der tatsächlich einzugebende Obergrenzwert für die Messlänge in Schritten ist von
der Mess-System-Ausführung abhängig und kann nach untenstehender Formel
berechnet werden. Da der Wert "0" bereits als Schritt gezählt wird, ist der Endwert =
Messlänge in Schritten – 1.
Zur Berechnung können die Parameter Schritte/Umdr. und Anzahl Umdrehungen
vom Typenschild des Mess-Systems abgelesen werden.
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 46 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 47
Bei der Eingabe der Parametrierdaten ist darauf zu achten, dass die Parameter
"Messlänge in Schritten" und "Anzahl Schritte pro Umdrehung" so gewählt
werden, dass der Quotient aus beiden Parametern eine Zweierpotenz ist.
Ist dies nicht gegeben, korrigiert das Mess-System die Messlänge in Schritten auf die
nächst kleinere Zweierpotenz in Umdrehungen. Die Anzahl Schritte pro Umdrehung
bleibt konstant.
Die neu errechnete Messlänge in Schritten kann über die erweiterte
Diagnoseinformation für CLASS 2 ausgelesen werden und ist immer kleiner als die
vorgegebene Messlänge. Es kann daher vorkommen, dass die tatsächlich benötigte
Gesamtschrittzahl unterschritten wird und das Mess-System vor Erreichen des
maximalen mechanischen Verfahrweges einen Nullübergang generiert.
Da sich die interne Absolutposition (vor Skalierung und Nullpunktsjustage) periodisch
nach 4096 Umdrehungen wiederholt, kommt es bei Anwendungen, bei denen die
Anzahl der Umdrehungen keine Zweierpotenz ist, und die immer endlos in dieselbe
Richtung fahren, zwangsläufig zu Verschiebungen.
Für derartige Anwendungen ist stets eine der TR-Konfigurationen
"TR-Mode Position" bzw. "TR-Mode Position+Velocity" zu verwenden.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 47 of 131
Page 48
Parametrierung und Konfiguration
Gefahr von Körperverletzung und Sachschaden beim Wiedereinschalten
des Mess-Systems nach Positionierungen im stromlosen Zustand durch
Verschiebung des Nullpunktes!
Ist die Anzahl der Umdrehungen keine 2-er Potenz oder >4096, kann, falls
mehr als 512 Umdrehungen im stromlosen Zustand ausgeführt werden, der
Nullpunkt des Multi-Turn Mess-Systems verloren gehen!
Sicherstellen, dass bei einem Multi-Turn Mess-System der Quotient von
Umdrehungen Zähler/Umdrehungen Nenner eine 2er-Potenz aus der
Menge 20, 21, 2
2…212
(1, 2, 4…4096) ist.
oder
Sicherstellen, dass sich Positionierungen im stromlosen Zustand bei einem
Multi-Turn Mess-System innerhalb von 512 Umdrehungen befinden.
Untergrenze
16 Schritte
Obergrenze
33554432 Schritte (25 Bit)
Default
16777216
Messlänge in Schritten = Schritte pro Umdrehung * Anzahl der Umdrehungen
6.9.8 Skalierungsparameter TR-Modes "Position" + "Velocity"
Über die Skalierungsparameter kann die physikalische Auflösung des Mess-Systems
verändert werden. Das Mess-System unterstützt die Getriebefunktion für Rundachsen.
Dies bedeutet, dass die Anzahl Schritte pro Umdrehung und der Quotient von
Umdrehungen Zähler/Umdrehungen Nenner eine Kommazahl sein darf.
Der ausgegebene Positionswert wird mit einer Nullpunktskorrektur, der eingestellten
Zählrichtung und den eingegebenen Getriebeparametern verrechnet.
6.9.8.1 Messlänge in Schritten
Legt die Gesamtschrittzahl des Mess-Systems fest, bevor das Mess-System wieder
bei Null beginnt.
Der tatsächlich einzugebende Obergrenzwert für die Messlänge in Schritten ist von
der Mess-System-Ausführung abhängig und kann nach untenstehender Formel
berechnet werden. Da der Wert "0" bereits als Schritt gezählt wird, ist der Endwert =
Messlänge in Schritten – 1.
Zur Berechnung können die Parameter Schritte/Umdr. und Anzahl Umdrehungen
vom Typenschild des Mess-Systems abgelesen werden.
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 48 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 49
Untergrenze Zähler
1
Obergrenze Zähler
256000
Default Zähler
4096
Untergrenze Nenner
1
Obergrenze Nenner
16384
Default Nenner
1
Messlänge in Schritten = Anzahl Schritte pro Umdrehung *
Anzahl Umdrehungen Zähler
Anzahl Umdrehungen Nenner
6.9.8.2 Umdrehungen Zähler / Umdrehungen Nenner
Diese beiden Parameter zusammen legen die Anzahl der Umdrehungen fest, bevor
das Mess-System wieder bei Null beginnt.
Da Kommazahlen nicht immer endlich (wie z.B. 3,4) sein müssen, sondern mit
unendlichen Nachkommastellen (z.B. 3,43535355358774... ) behaftet sein können,
wird die Umdrehungszahl als Bruch eingegeben.
Formel für Getriebeberechnung:
Sollten bei der Eingabe der Parametrierdaten die zulässigen Bereiche von Zähler und
Nenner nicht eingehalten werden können, muss versucht werden diese entsprechend
zu kürzen. Ist dies nicht möglich, kann die entsprechende Kommanzahl
möglicherweise nur annähernd dargestellt werden. Die sich ergebende kleine
Ungenauigkeit wird bei echten Rundachsenanwendungen (Endlos-Anwendungen in
eine Richtung fahrend) mit der Zeit aufaddiert.
Zur Abhilfe kann z.B. nach jedem Umlauf eine Justage durchgeführt werden, oder
man passt die Mechanik bzw. Übersetzung entsprechend an.
Der Parameter "Anzahl Schritte pro Umdrehung" darf ebenfalls eine Kommazahl
sein, jedoch nicht die "Messlänge in Schritten". Das Ergebnis aus obiger Formel
muss auf bzw. abgerundet werden. Der dabei entstehende Fehler verteilt sich auf die
programmierte gesamte Umdrehungsanzahl und ist somit vernachlässigbar.
Vorgehensweise bei Linearachsen (Vor- und Zurück-Verfahrbewegungen):
Der Parameter "Umdrehungen Nenner" kann bei Linearachsen fest auf "1"
programmiert werden. Der Parameter "Umdrehungen Zähler" wird etwas größer als
die benötigte Umdrehungsanzahl programmiert. Somit ist sichergestellt, dass das
Mess-System bei einer geringfügigen Überschreitung des Verfahrweges keinen
Istwertsprung (Nullübergang) erzeugt. Der Einfachheit halber kann auch der volle
Umdrehungsbereich des Mess-Systems programmiert werden.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 49 of 131
Page 50
Parametrierung und Konfiguration
Gegeben:
Annahme:
Daraus folgt:
erforderliche Programmierungen:
Messlänge in Schritten = Anzahl Schritte pro Umdrehung *
Anzahl Umdrehungen Zähler
Anzahl Umdrehungen Nenner
= 1348,073499 Schritte / Umdr. *
4096 Umdrehungen Zähler
1 Umdrehung Nenner
Das folgende Beispiel soll die Vorgehensweise näher erläutern:
- Mess-System mit 4096 Schritte/Umdr. und max. 4096 Umdrehungen
- Auflösung 1/100 mm
-
Sicherstellen, dass das Mess-System in seiner vollen Auflösung und Messlänge
(4096x4096) programmiert ist:
Messlänge in Schritten = 16777216,
Umdrehungen Zähler = 4096
Umdrehungen Nenner = 1
Zu erfassende Mechanik auf Linksanschlag bringen
- Mess-System mittels Justage auf „0“ setzen
- Zu erfassende Mechanik in Endlage bringen
- Den mechanisch zurückgelegten Weg in mm vermessen
- Istposition des Mess-Systems an der angeschlossenen Steuerung ablesen
- zurückgelegter Weg = 2000 mm
- Mess-Sysem-Istposition nach 2000 mm = 607682 Schritte
Anzahl zurückgelegter Umdrehungen = 607682 Schritte / 4096 Schritte/Umdr.
= 148,3598633 Umdrehungen
Anzahl mm / Umdrehung = 2000 mm / 148,3598633 Umdr. =
13,48073499mm / Umdr.
Bei 1/100mm Auflösung entspricht dies einer
Schrittzahl / Umdrehung
von
1348,073499
Anzahl Umdrehungen Zähler = 4096
Anzahl Umdrehungen Nenner = 1
=
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 50 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
5521709 Schritte
(abgerundet)
Page 51
Verfügbarkeit
PNO CLASS1 16 + 32
PNO CLASS 2 16 + 32
TR-Mode Position
X
TR-Mode Position+U/Min.
X
nicht unterstützt !
nicht unterstützt !
Seite 31
Seite 36
Verfügbarkeit
PNO CLASS1 16 + 32
PNO CLASS 2 16 + 32
TR-Mode Position
X
TR-Mode Position+U/Min.
X
nicht unterstützt !
nicht unterstützt !
Seite 31
Seite 36
Gefahr von Körperverletzung und Sachschaden durch einen
Istwertsprung bei Ausführung der Preset-Justage-Funktion!
Die Preset-Justage-Funktion sollte nur im Mess-System-Stillstand
ausgeführt werden, bzw. muss der resultierende Istwertsprung
programmtechnisch und anwendungstechnisch erlaubt sein!
Verfügbarkeit
PNO CLASS1 16 + 32
PNO CLASS 2 16 + 32
TR-Mode Position
X
TR-Mode Position+U/Min.
X
nicht unterstützt !
nicht unterstützt !
Seite 31
Seite 36
Untergrenze
0
Obergrenze
programmierte Gesamtmesslänge in Schritten – 1,
innerhalb von 33 554 432
Default
Preset 1 = 0, Preset 2 = 1
6.9.9 Code SSI-Schnittstelle
Legt den Ausgabecode für die SSI-Schnittstelle fest.
6.9.10 Code PROFIBUS-Schnittstelle
Legt den Ausgabecode für die PROFIBUS-Schnittstelle fest.
6.9.11 Preset 1 / Preset 2
Festlegung des Positionswertes, auf welchen das Mess-System mit der steigenden
Flanke des 1. bzw. des 2. externen Preset-Eingangs justiert wird. Der Preset wird
jedoch zur Störunterdrückung erst dann ausgeführt, wenn das Presetsignal für die
Dauer der Ansprechzeit von 30 ms ohne Unterbrechung anstehen bleibt. Eine erneute
Preset-Ausführung kann erst 30 ms nach Wegnahme des Eingangssignals erfolgen.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 51 of 131
Page 52
Parametrierung und Konfiguration
Verfügbarkeit
PNO CLASS1 16 + 32
PNO CLASS 2 16 + 32
TR-Mode Position
X
TR-Mode Position+U/Min.
X
nicht unterstützt !
nicht unterstützt !
Seite 31
Seite 36
Endschalterbit = 0
Istwert unterer Grenzwert oder Istwert oberer Grenzwert
Endschalterbit = 1
Istwert < unterer Grenzwert oder Istwert > oberer Grenzwert
Untergrenze
0
Obergrenze
programmierte Gesamtmesslänge in Schritten – 1,
innerhalb von 33 554 432
Default
Unterer Endschalter = 0, Oberer Endschalter = 4096
Verfügbarkeit
PNO CLASS1 16 + 32
PNO CLASS 2 16 + 32
TR-Mode Position
X
TR-Mode Position+U/Min.
X
nicht unterstützt !
nicht unterstützt !
Seite 31
Seite 36
Untergrenze
8
Obergrenze
32
Default
24
Verfügbarkeit
PNO CLASS1 16 + 32
PNO CLASS 2 16 + 32
TR-Mode Position
TR-Mode Position+U/Min.
X
nicht unterstützt !
nicht unterstützt !
nicht unterstützt !
Seite 36
6.9.12 Unterer Endschalter / Oberer Endschalter
Das Mess-System kann bei eingeschaltetem Status (siehe Inbetriebnahmefunktion ab
Seite 43) dem Master über ein Bit mitteilen, ob sich der Istwert innerhalb der Grenzen
befindet.
6.9.13 Datenbits SSI-Schnittstelle
Legt die Anzahl der Datenbits fest, die auf der SSI-Schnittstelle ausgegeben werden.
Ausgabeformat: MSB linksbündig.
6.9.14 Geschwindigkeit [1/x U/min]
Mit diesem Parameter kann die Angabe der Umdrehungsgeschwindigkeit in beliebigen
Schritten zwischen 1/1 und 1/100 U/min skaliert werden.
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 52 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 53
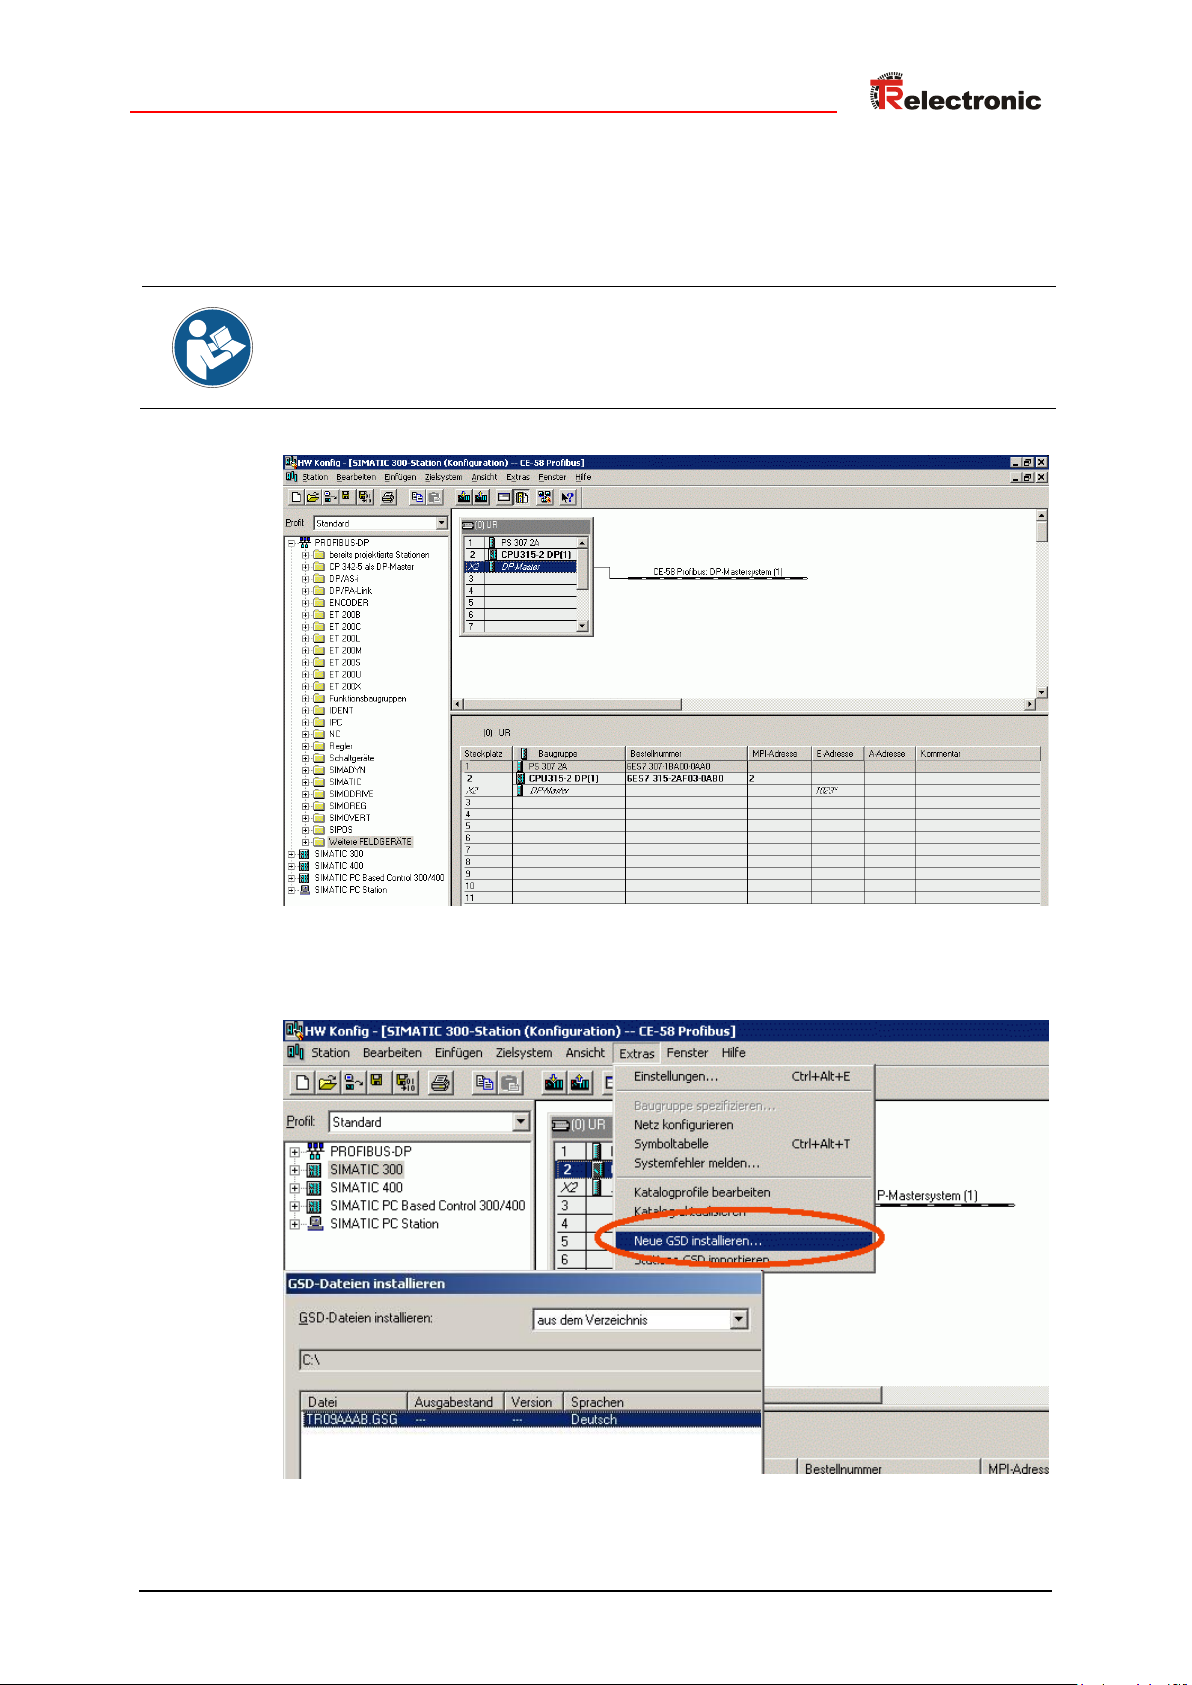
Dateinamen und Einträge in den nachfolgenden Masken sind nur als Beispiele
für die Vorgehensweise zu betrachten.
6.10 Konfigurationsbeispiel, SIMATIC Manager V5.1
Für das Konfigurationsbeispiel wird vorausgesetzt, dass die Hardwarekonfiguration
bereits vorgenommen wurde. Als CPU wird die CPU315-2 DP mit integrierter
PROFIBUS-Schnittstelle verwendet.
Zur Aufnahme der GSD-Datei in den Katalog, muss diese zuerst installiert werden:
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 53 of 131
Page 54
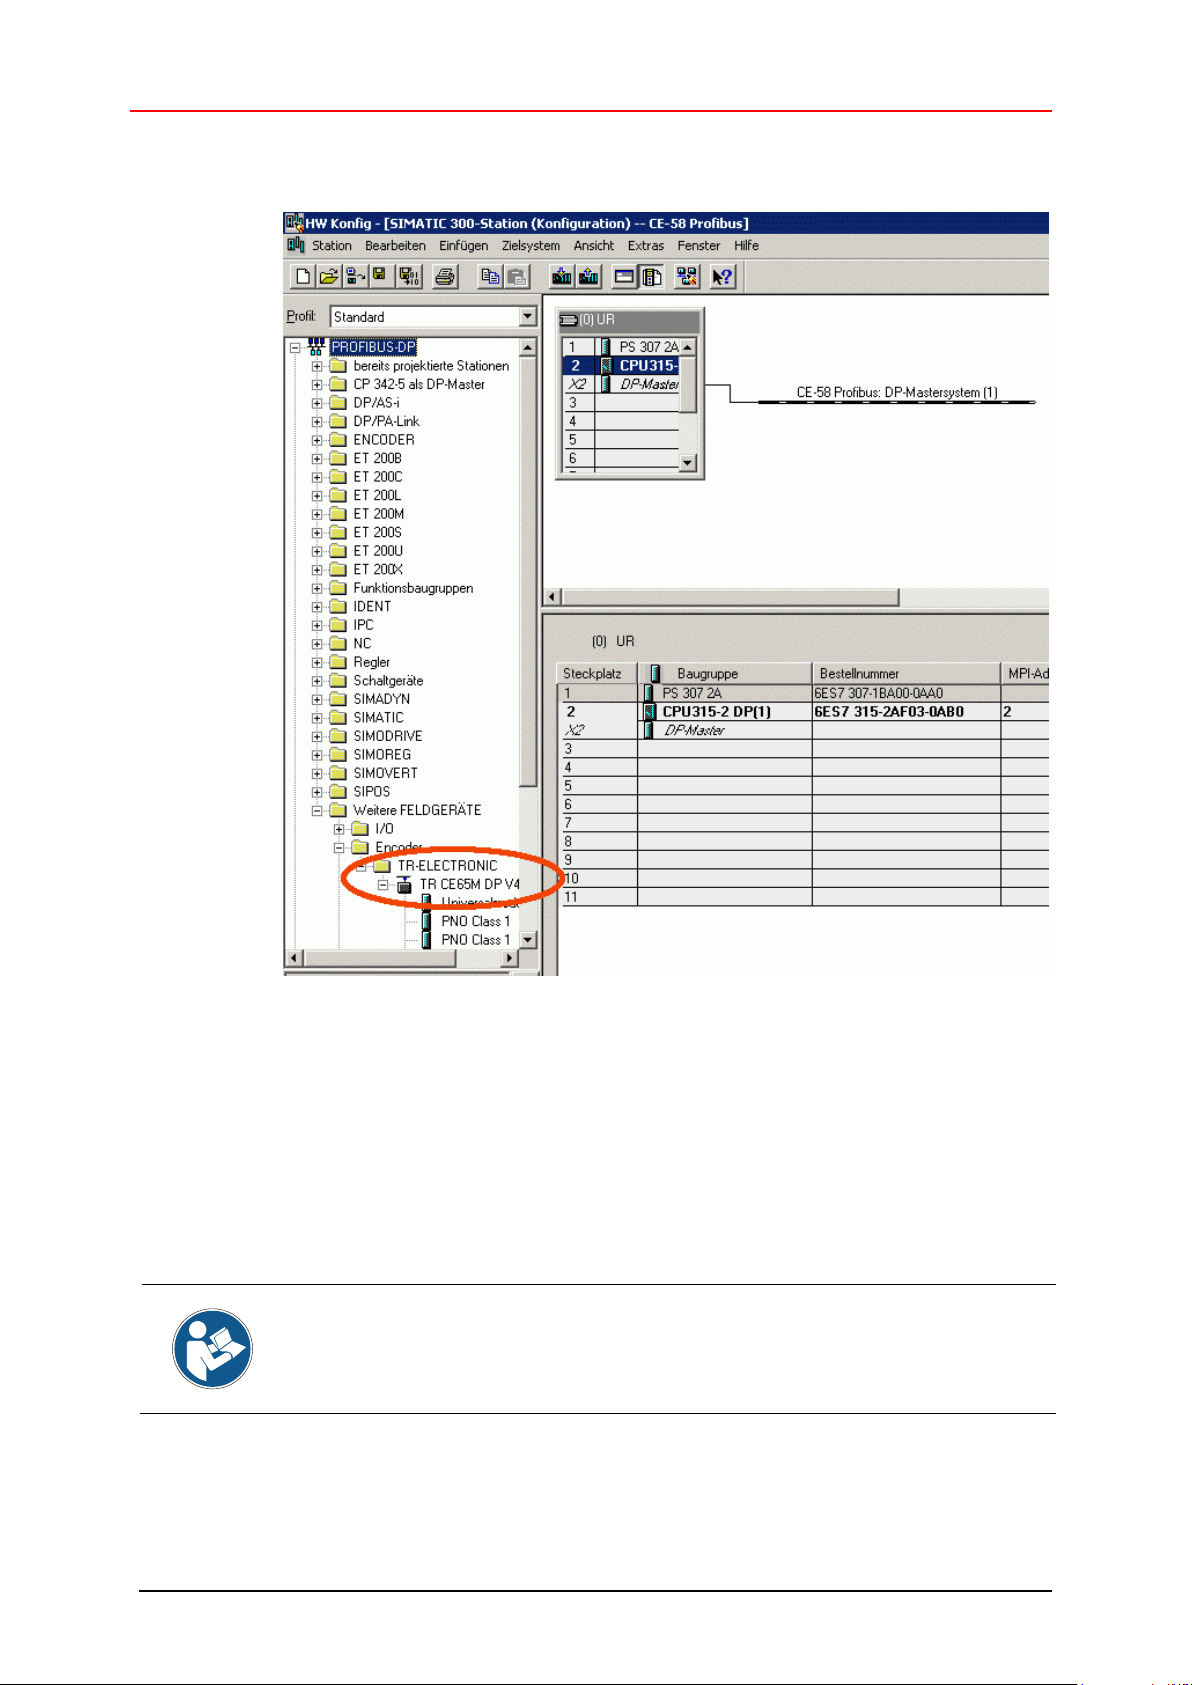
Parametrierung und Konfiguration
Der Eintrag Universalmodul wird irrtümlicherweise automatisch von manchen
Systemen bereitgestellt, darf jedoch nicht verwendet werden!
Nach Installation der GSD-Datei erscheint ein neuer Eintrag im Katalog:
PROFIBUS-DP-->Weitere Feldgeräte-->Encoder-->TR-ELECTRONIC
Der Eintrag der GSD-Datei lautet: „TR CE58_65M DP V1“
Unter diesem Eintrag reihen sich die einzelnen Konfigurationsmöglichkeiten an:
- PNO Class 1 16 Bit, siehe Seite 25
- PNO Class 1 32 Bit, siehe Seite 26
- PNO Class 2 16 Bit, siehe Seite 27
- PNO Class 2 32 Bit, siehe Seite 29
- TR-Mode Position, siehe Seite 31
- TR-Mode Position+Velocity, siehe Seite 36
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 54 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 55
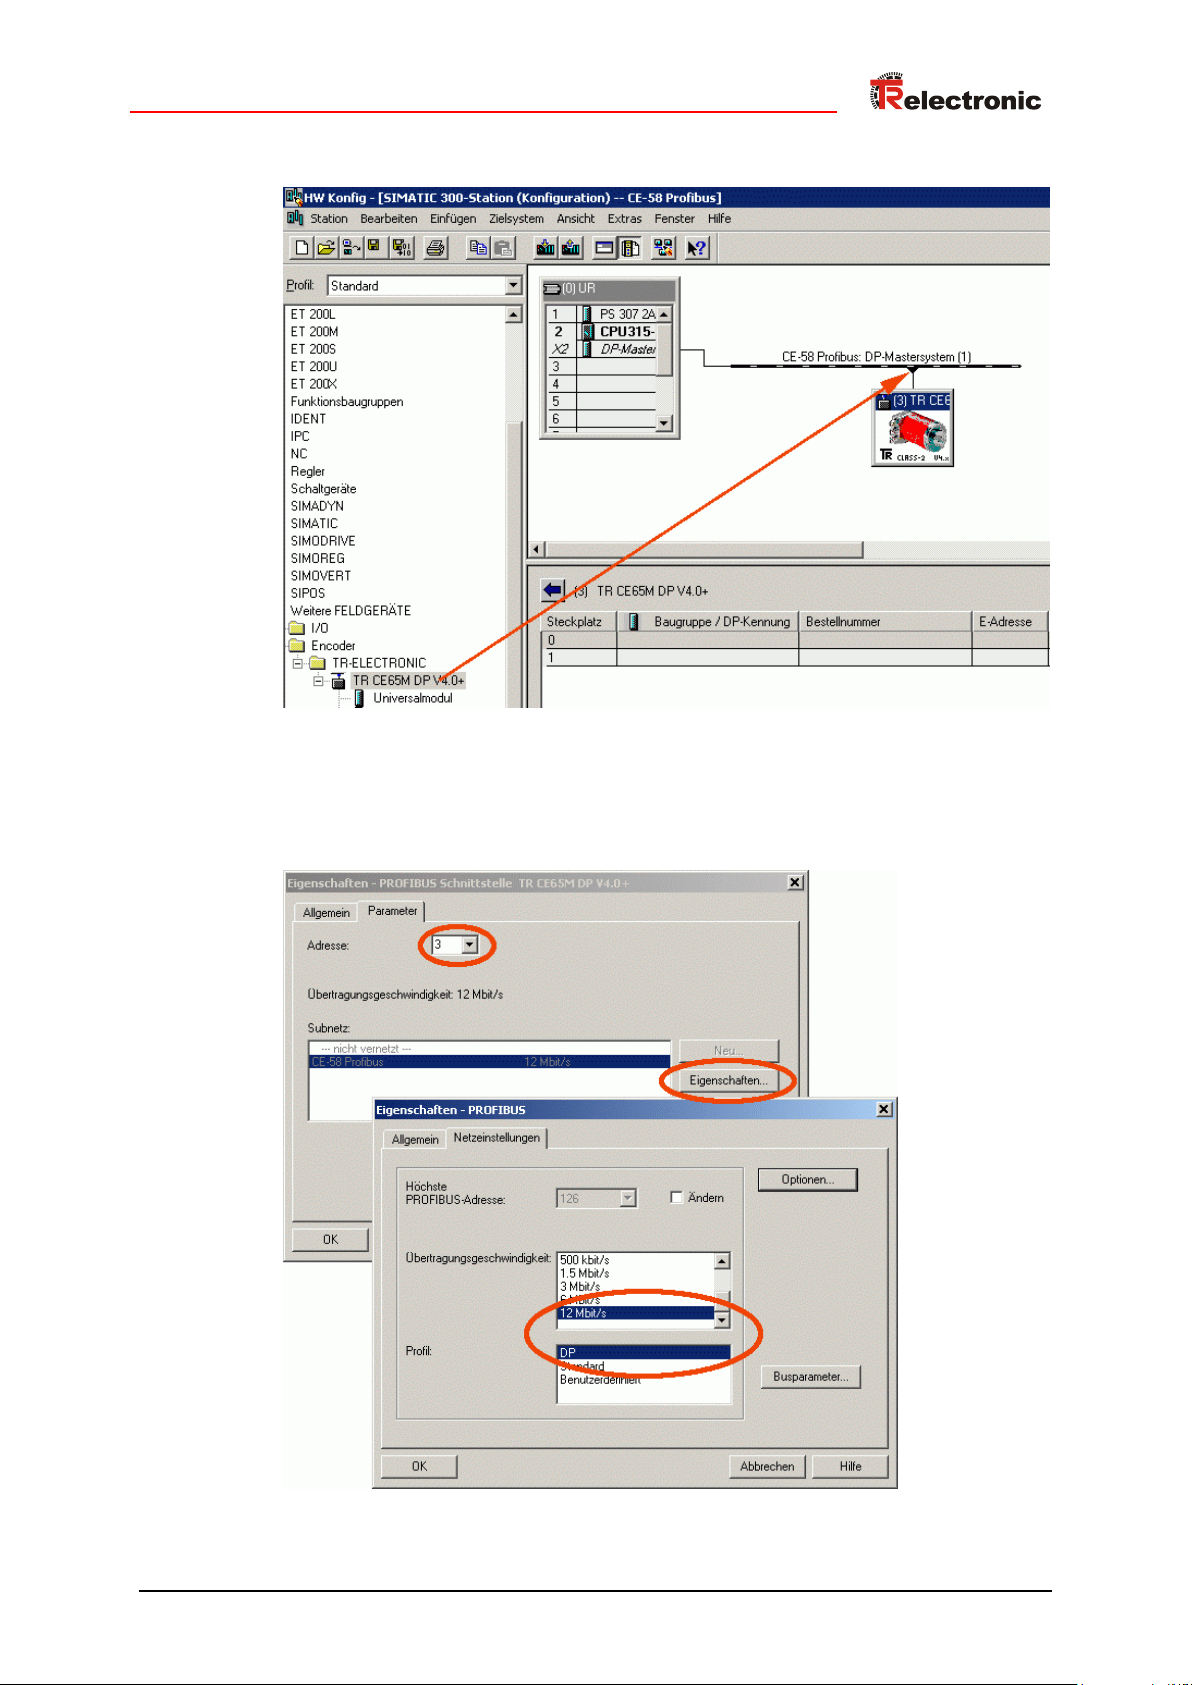
Mess-System an das Mastersystem (Drag&Drop) anbinden:
Mit Anbindung des Mess-Systems an das Mastersystem können die
Netzeinstellungen vorgenommen werden (Klick mit rechter Maustaste auf das MessSystem-Symbol --> Objekteigenschaften):
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 55 of 131
Page 56
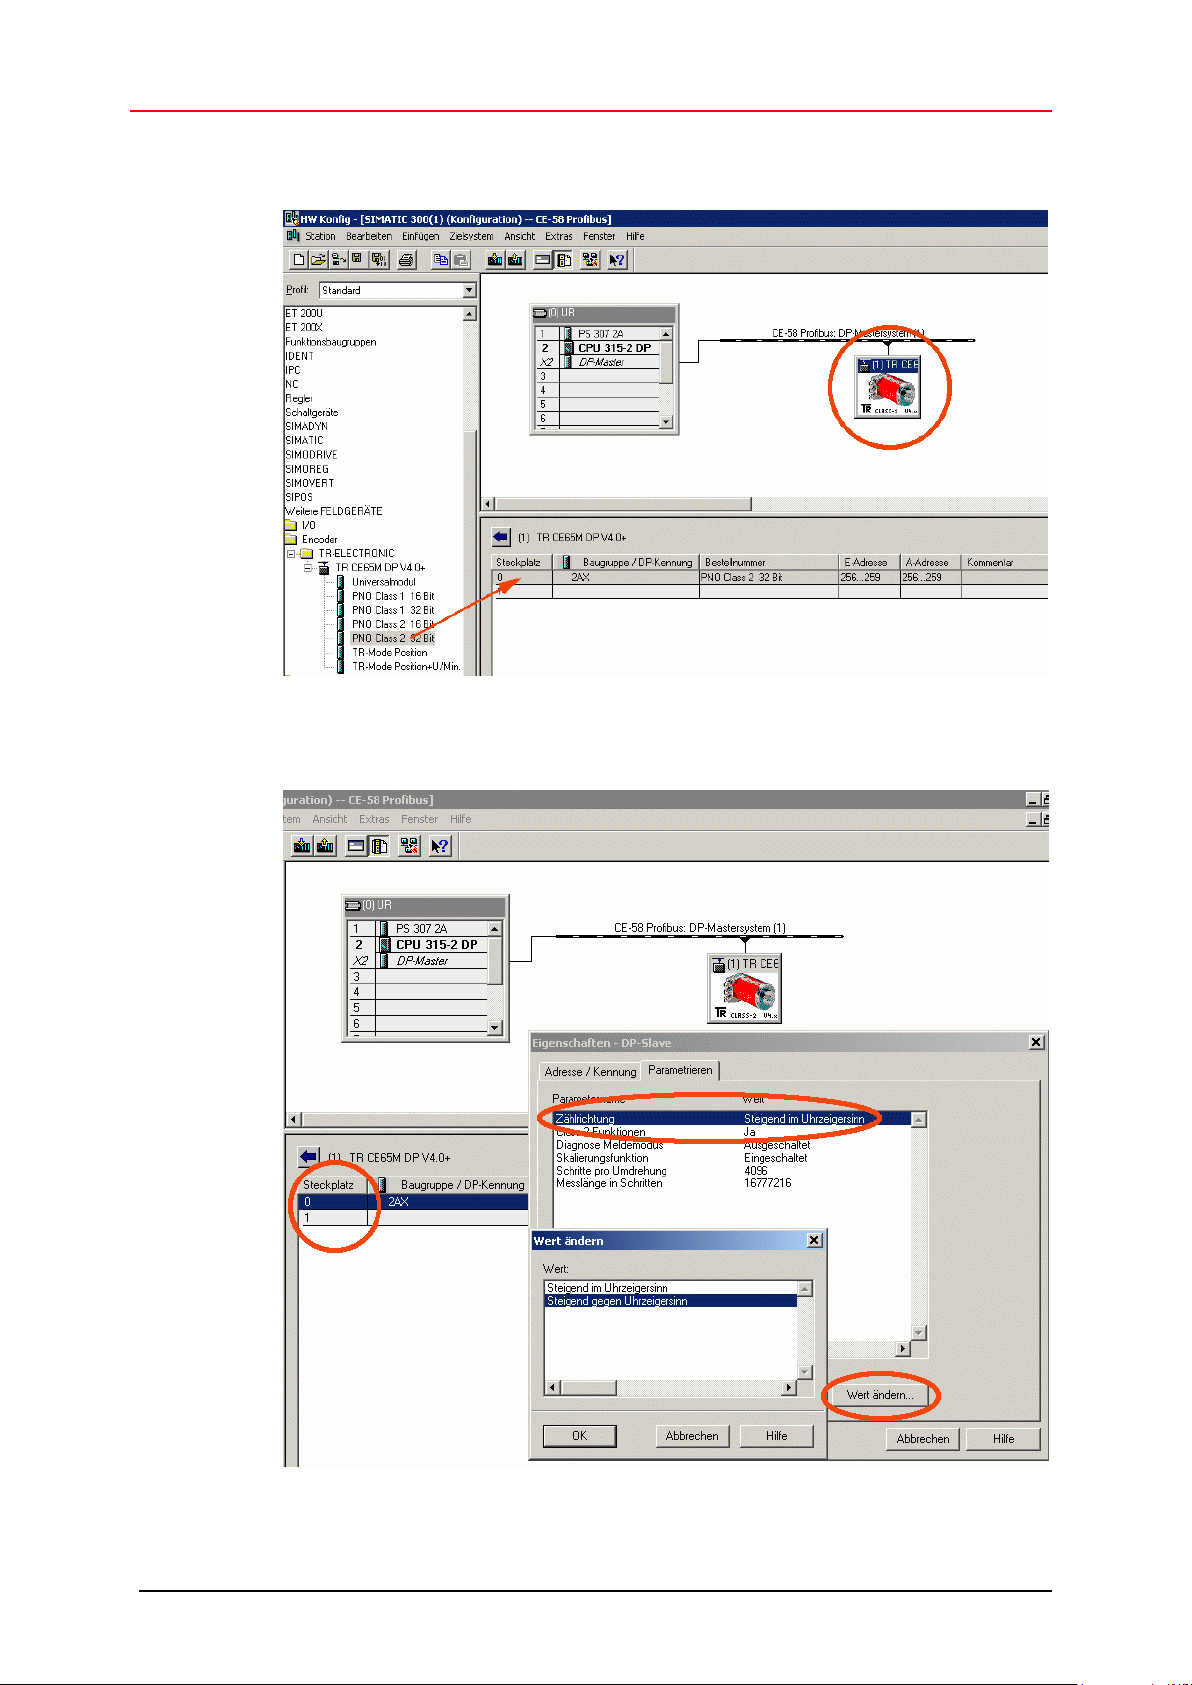
Parametrierung und Konfiguration
Gewünschte Konfiguration aus dem Katalog auf den Steckplatz übertragen
(Drag&Drop). Das Mess-System-Symbol muss aktiv sein.
Parametrierung vornehmen mit Doppelklick auf die Steckplatznummer:
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 56 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 57
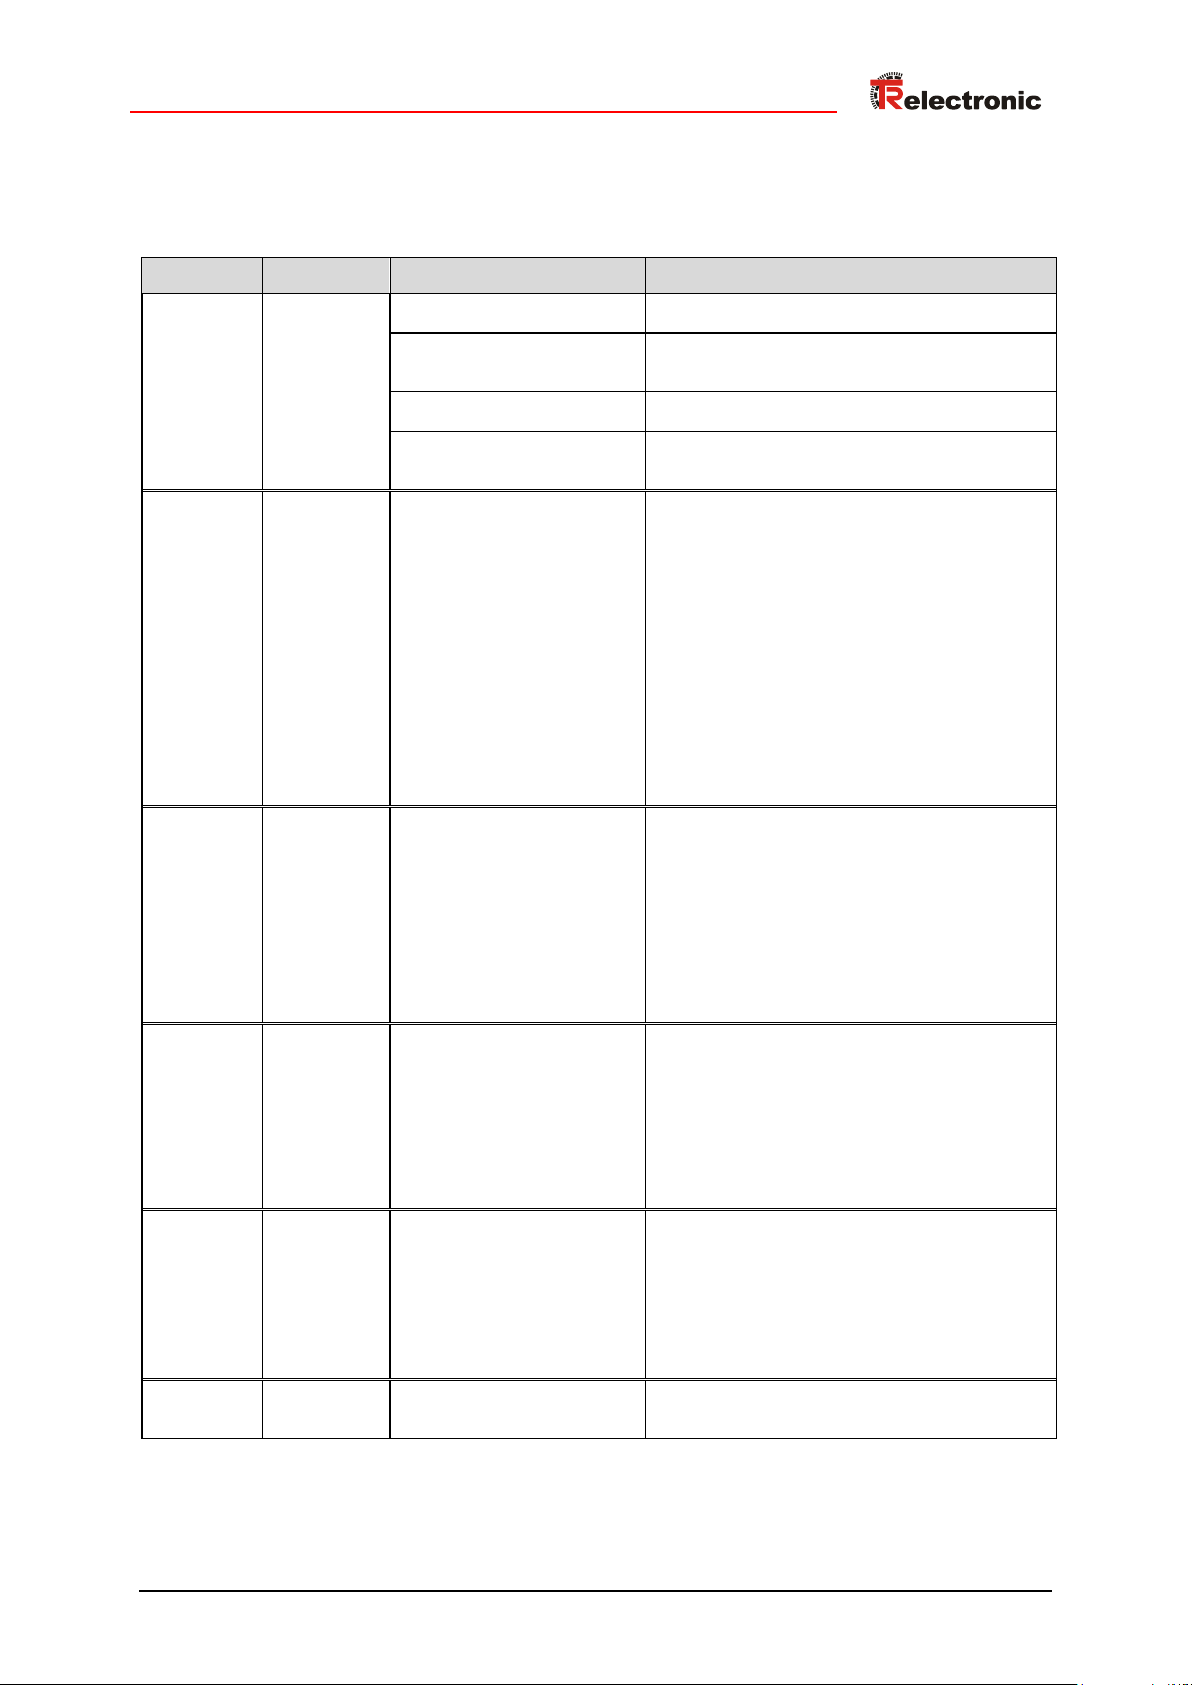
rote LED
grüne LED
Ursache
Abhilfe
aus
aus
Spannungsversorgung fehlt
Spannungsversorgung Verdrahtung prüfen
Bushaube nicht korrekt gesteckt
und angeschraubt
Bushaube auf korrekten Sitz prüfen
Bushaube defekt
Bushaube tauschen
Hardwarefehler,
Mess-System defekt
Mess-System tauschen
an
10 Hz
Parametrier- oder
Konfigurationsfehler:
Vorwahlwert für die externen
Eingänge Preset1/Preset2
außerhalb Messbereich
(optional).
Endschalter-Grenzwert
außerhalb Messbereich
(optional)
Installierte Geräte-
Stammdaten-Datei passt
nicht zum Mess-System
Mess-System läuft nicht am Bus
an.
Parametrierung und Konfiguration prüfen,
siehe Kap. 6 ab Seite 23
Die Grenzwerte für Preset bzw. Endschalter
müssen sich innerhalb der programmierten
Gesamtmesslänge in Schritten – 1 befinden.
Überprüfen, ob die zum Mess-System zugehörige
Geräte-Stammdaten-Datei installiert bzw.
konfiguriert wurde.
Mess-System tauschen
aus
10 Hz
Nicht behebbare Mess-System
Störung. Bei eingeschaltetem
„Diagnose Meldemodus“ wird
zusätzlich über den PROFIBUS
ein Diagnosealarm ausgelöst:
interner Speicherfehler
Positionsfehler
(Untersetzungen)
Mess-System läuft am Bus an.
Versorgungsspannung AUS/EIN. Wenn der Fehler nach
dieser Maßnahme weiterhin bestehen bleibt, muss das
Mess-System ausgetauscht werden.
1 Hz
an
Mess-System wird vom Master
nicht angesprochen, kein Data
Exchange
Eingestellte Stationsadresse prüfen
Projektierung und Betriebszustand des
PROFIBUS Masters prüfen
Besteht eine Verbindung zum Master?
Überprüfen, ob die zum Mess-System zugehörige
Geräte-Stammdaten-Datei installiert bzw.
konfiguriert wurde.
aus
1 Hz
Parametrier- oder Konfigurationsfehler in PNO-kompatibler Sollkonfiguration:
Parameter „Anzahl
Umdrehungen“ ist keine 2er-
Potenz -> die Daten werden
automatisch korrigiert, das MessSystem läuft am Bus an.
Projektierung und Betriebszustand des PROFIBUS
Masters prüfen
Parameterdaten der PNO-kompatiblen
Sollkonfigurationen überprüfen,
siehe Kap. 6 ab Seite 23
aus
an
Mess-System betriebsbereit,
kein Fehler, Bus im Zyklus
7 Störungsbeseitigung und Diagnosemöglichkeiten
7.1 Optische Anzeigen, LEDs
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 57 of 131
Page 58
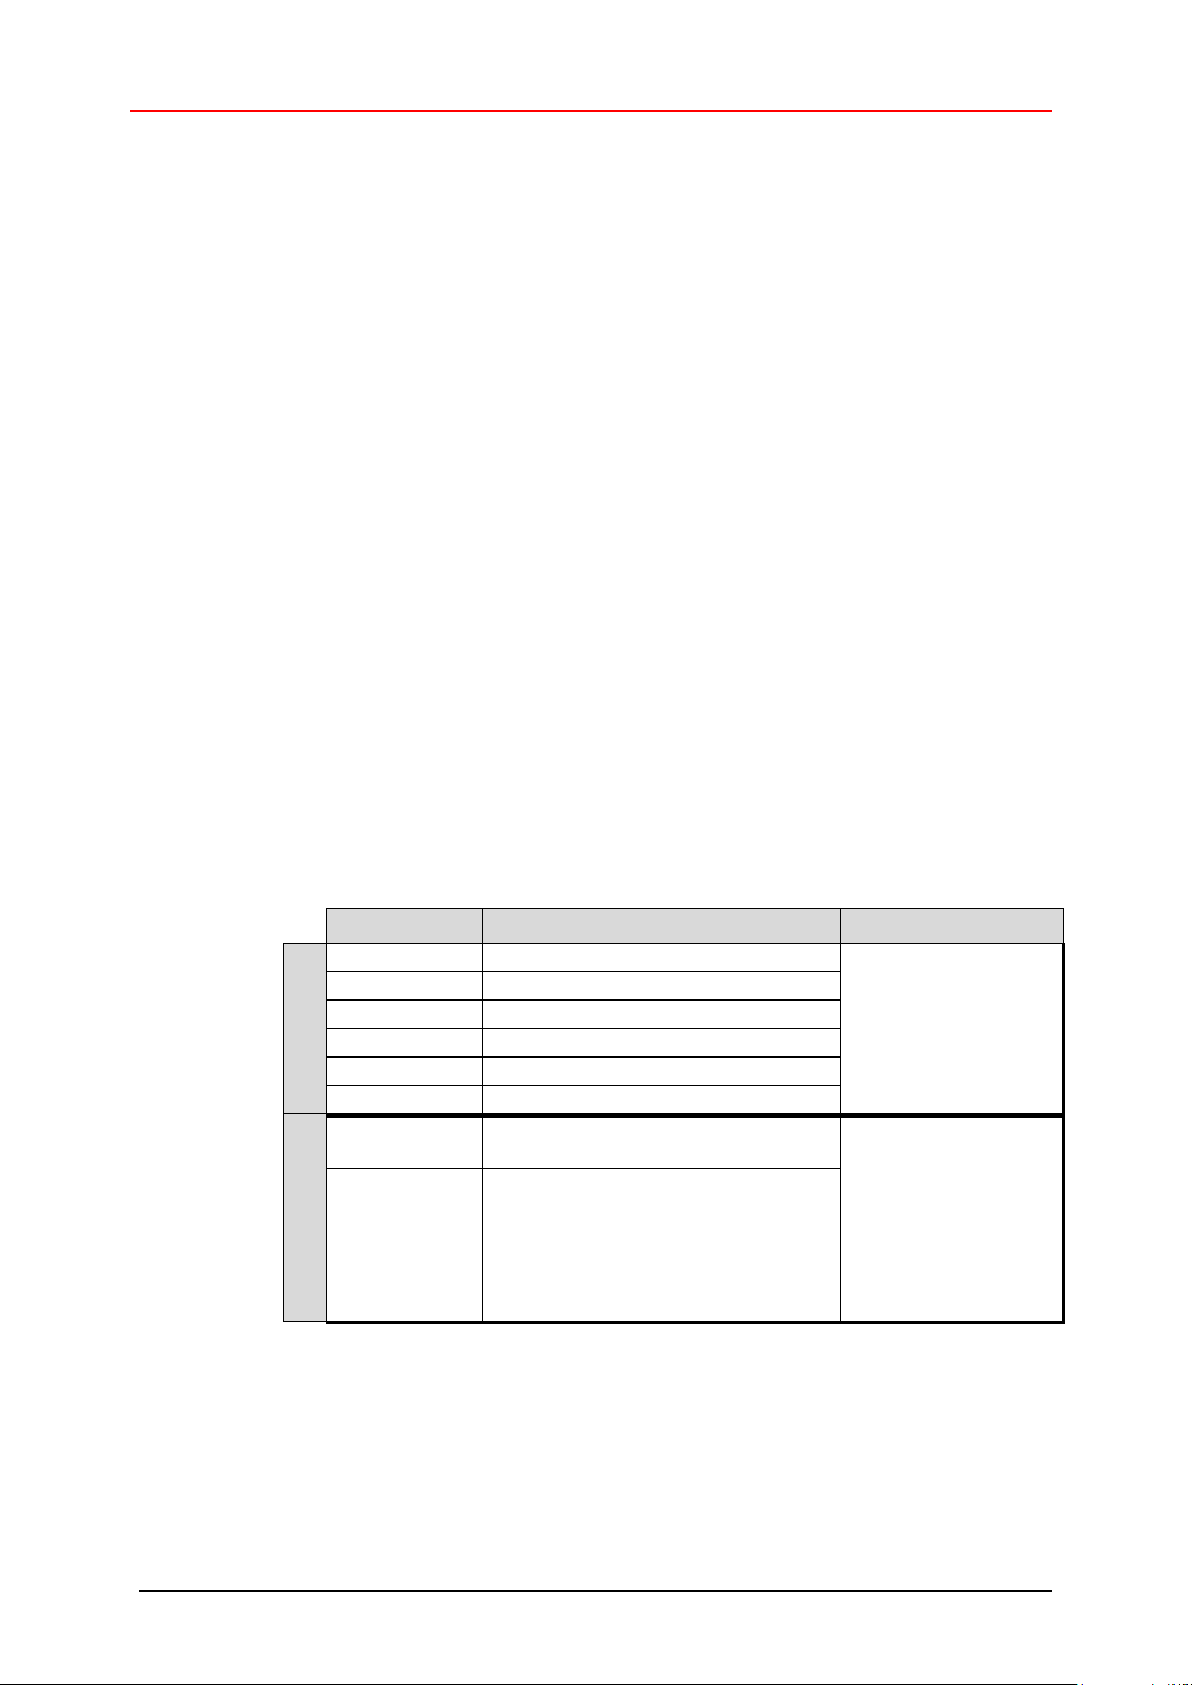
Störungsbeseitigung und Diagnosemöglichkeiten
Bytenr.
Bedeutung
Normdiagnose
Byte 1
Stationsstatus 1
Byte 2
Stationsstatus 2
Byte 3
Stationsstatus 3
allgemeiner Teil
Byte 4
Masteradresse
Byte 5
Herstellerkennung HI-Byte
Byte 6
Herstellerkennung LO-Byte
Erweiterte Diagnose
Byte 7
Länge (in Byte) der erweiterten
Diagnose, einschließlich diesem Byte
Byte 8
bis
Byte 241
(max)
weitere gerätespezifische Diagnose
gerätespezifische
Erweiterungen
7.2 Verwendung der PROFIBUS Diagnose
In einem PROFIBUS-System stellen die PROFIBUS-Master die Prozessdaten einem
sog. Hostsystem, z.B. einer SPS-CPU zur Verfügung. Ist ein Slave am Bus nicht, oder
nicht mehr erreichbar, oder meldet der Slave von sich aus eine Störung, muss der
Master dem Hostsystem die Störung in irgendeiner Form mitteilen. Hierzu stehen
mehrere Möglichkeiten zur Verfügung, über deren Auswertung allein die Anwendung
im Hostsystem entscheidet.
In aller Regel kann ein Hostsystem bei Ausfall von nur einer Komponente am Bus
nicht gestoppt werden, sondern muss auf den Ausfall in geeigneter Weise nach
Maßgabe von Sicherheitsvorschriften reagieren. Normalerweise stellt der Master dem
Hostsystem zunächst eine Übersichtsdiagnose zur Verfügung, die das Hostsystem
zyklisch vom Master liest, und über die die Anwendung über den Zustand der
einzelnen Teilnehmer am Bus informiert wird. Wird ein Teilnehmer in der
Übersichtsdiagnose als gestört gemeldet, kann der Host weitere Daten vom Master
anfordern (Slavediagnose), die dann eine detailliertere Auswertung über die Gründe
der Störung zulassen. Die so gewonnenen Anzeigen können dann einerseits vom
Master generiert worden sein, wenn der betreffende Slave auf die Anfragen des
Masters nicht, oder nicht mehr antwortet, oder direkt vom Slave kommen, wenn dieser
von sich aus eine Störung meldet. Das Erzeugen oder Lesen der Diagnosemeldung
zwischen Master und Slave läuft dabei automatisch ab, und muss vom Anwender
nicht programmiert werden.
Das Mess-System liefert je nach Soll-Konfiguration außer der
Normdiagnoseinformation eine erweiterte Diagnosemeldung nach CLASS 1 oder
CLASS 2 des Profils für Encoder der PROFIBUS-Nutzerorganisation.
7.2.1 Normdiagnose
Die Diagnose nach DP-Norm ist wie folgt aufgebaut. Die Betrachtungsweise ist immer
die Sicht vom Master auf den Slave.
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 58 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 59
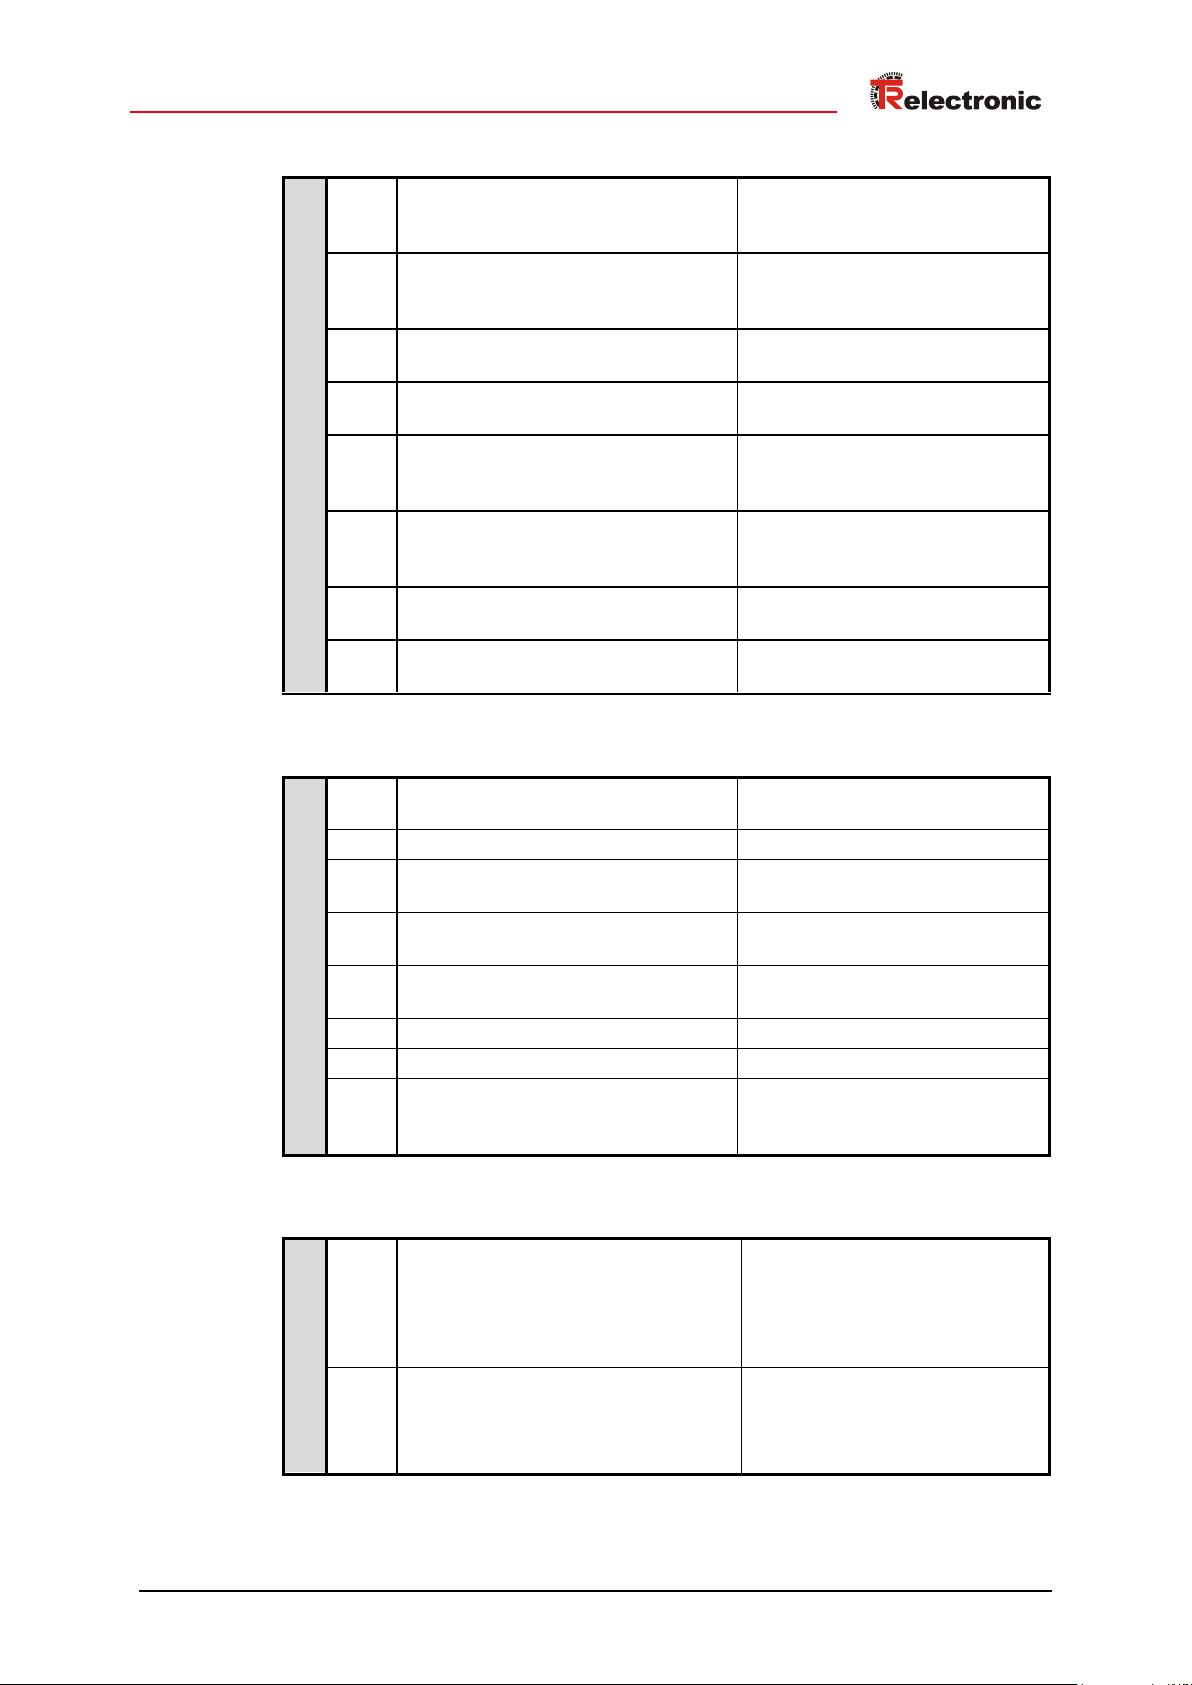
Normdiagnose Byte 1
Bit 7
Master_Lock
Slave wurde von anderem
Master parametriert (Bit wird vom
Master gesetzt)
Bit 6
Parameter_Fault
Das zuletzt gesendete
Parametriertelegramm wurde
vom Slave abgelehnt
Bit 5
Invalid_Slave_Response
Wird vom Master gesetzt, wenn
der Slave nicht ansprechbar ist
Bit 4
Not_Supported
Slave unterstützt die
angeforderten Funktionen nicht.
Bit 3
Ext_Diag
Bit = 1 bedeutet, es steht eine
erweiterte Diagnosemeldungen
vom Slave an
Bit 2
Slave_Cfg_Chk_Fault
Die vom Master gesendete
Konfigurationskennung(en)
wurde(n) vom Slave abgelehnt
Bit 1
Station_Not_Ready
Slave ist nicht zum Austausch
zyklischer Daten bereit
Bit 0
Station_Non_Existent
Der Slave wurde projektiert ist
aber am Bus nicht vorhanden
Normdiagnose Byte 2
Bit 7
Deactivated
Slave wurde vom Master aus der
Poll-Liste entfernt
Bit 6
Reserviert
Bit 5
Sync_Mode
Wird vom Slave nach Erhalt des
Kommandos SYNC gesetzt
Bit 4
Freeze_Mode
Wird vom Slave nach Erhalt des
Kommandos FREEZE gesetzt
Bit 3
WD_On
Die Ansprechüberwachung des
Slaves ist aktiviert
Bit 2
Slave_Status
bei Slaves immer gesetzt
Bit 1
Stat_Diag
Statische Diagnose
Bit 0
Prm_Req
Der Slave setzt dieses Bit, wenn
er neu Parametriert und neu
konfiguriert werden muss.
Normdiagnose Byte 3
Bit 7
Ext_Diag_Overflow
Überlauf bei erweiterter
Diagnose
Bit 6-0
Reserviert
7.2.1.1 Stationsstatus 1
7.2.1.2 Stationsstatus 2
7.2.1.3 Stationsstatus 3
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 59 of 131
Page 60
Störungsbeseitigung und Diagnosemöglichkeiten
7.2.1.4 Masteradresse
Normdiagnose Byte 4
In dieses Byte trägt der Slave die Stationsadresse des Masters ein, der zuerst ein
gültiges Parametriertelegramm gesendet hat. Zur korrekten Funktion am PROFIBUS
ist es zwingend erforderlich, dass bei gleichzeitigem Zugriff mehrerer Master deren
Konfigurations- und Parametrierinformation exakt übereinstimmt.
7.2.1.5 Herstellerkennung
Normdiagnose Byte 5 + 6
In die Bytes trägt der Slave die herstellerspezifische Ident-Nummer ein. Diese ist für
jeden Gerätetyp eindeutig, und bei der PNO reserviert und hinterlegt. Die IdentNummer des Mess-Systems heißt AAAB(h).
7.2.1.6 Länge (in Byte) der erweiterten Diagnose
Normdiagnose Byte 7
Stehen zusätzliche Diagnoseinformationen zur Verfügung, so trägt der Slave an
dieser Stelle die Anzahl der Bytes ein, die außer der Normdiagnose noch folgen.
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 60 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 61
Bytenr.
Bedeutung
Klasse
Erweiterte Diagnose
Byte 7
Länge (in Byte) der erweiterten Diagnose
1/2/TR
Byte 8
Alarme
1/2/TR
Byte 9
Betriebs-Status
1/2/TR
Byte 10
Encodertyp
1/2/TR
Byte 11-14
Encoderauflösung in Schritten pro Umdrehung (rotatorisch)
Encoderauflösung in Mess-Schritten (Linear)
1/2/TR
Byte 15-16
Anzahl auflösbare Umdrehungen
1/2/TR
Byte 17
Zusätzliche Alarme
2/TR
Byte 18-19
unterstützte Alarme
2/TR
Byte 20-21
Warnungen
2/TR
Byte 22-23
unterstützte Warnungen
2/TR
Byte 24-25
Profil-Version
2/TR
Byte 26-27
Software-Version (Firmware)
2/TR
Byte 28-31
Betriebsstundenzähler
2/TR
Byte 32-35
Offset-Wert
2/TR
Byte 36-39
Herstellerspezifischer Offset-Wert
2/TR
Byte 40-43
Anzahl Schritte pro Umdrehung
2/TR
Byte 44-47
Messlänge in Schritten
2/TR
Byte 48-57
Seriennummer
2/TR
Byte 58-59
reserviert
Optional
Byte 60-63
herstellerspezifische Diagnosen
Optional
Bit
Bedeutung
= 0
= 1
Erweiterte Diagnose, Byte 8
Bit 0
Positionsfehler
Nein
Ja
Bit 1
Versorgungsspannung fehlerhaft
Nein
Ja
Bit 2
Stromaufnahme zu groß
Nein
Ja
Bit 3
Diagnose
OK
Fehler
Bit 4
Speicherfehler
Nein
Ja
Bit 5
nicht benutzt
Bit 6
nicht benutzt
Bit 7
nicht benutzt
7.2.2 Erweiterte Diagnose
Das Mess-System liefert zusätzlich zur Diagnosemeldung nach DP-Norm eine
erweiterte Diagnosemeldung gemäß dem Profil für Encoder der PNO. Diese Meldung
ist unterschiedlich lang, je nach gewählter Soll-Konfiguration. In den Konfigurationen
mit der Bezeichnung TR-Mode entspricht die Diagnosemeldung der PNO-Klasse 2.
Die folgenden Seiten zeigen einen Gesamtüberblick über die zu erhaltenen
Diagnoseinformationen. Welche Optionen das Mess-System im Einzelnen tatsächlich
unterstützt, kann aus dem jeweiligen Gerät ausgelesen werden.
7.2.2.1 Alarme
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 61 of 131
Page 62
Störungsbeseitigung und Diagnosemöglichkeiten
Bit
Bedeutung
= 0
= 1
Bit 0
Zählrichtung
Steigend Uz.
Fallend Uz.
Bit 1
Class-2 Funktionen
nein, nicht
unterstützt
Ja
Bit 2
Diagnose
nein, nicht
unterstützt
Ja
Bit 3
Status Skalierungsfunktion
nein, nicht
unterstützt
Ja
Bit 4
nicht benutzt
Bit 5
nicht benutzt
Bit 6
nicht benutzt
Bit 7
Benutzte Konfiguration
PNO Konfiguration
TR Konfiguration
Code
Bedeutung
00
Singleturn Absolut-Encoder (rotatorisch)
01
Multiturn Absolut-Encoder (rotatorisch)
Bit
Bedeutung
= 0
= 1
Bit 0-7
reserviert
7.2.2.2 Betriebsstatus
Erweiterte Diagnose, Byte 9
7.2.2.3 Encodertyp
Erweiterte Diagnose, Byte 10
weitere Codes siehe Encoderprofil
7.2.2.4 Singleturn Auflösung
Erweiterte Diagnose, Byte 11-14
Über die Diagnosebytes kann die hardwareseitige Single-Turn Auflösung des
Encoders ausgelesen werden.
7.2.2.5 Anzahl auflösbarer Umdrehungen
Erweiterte Diagnose, Byte 15-16
Über die Diagnosebytes kann die maximale Anzahl der Umdrehungen des Encoders
abgefragt werden. Singleturn-Encoder melden 1 Umdrehung. Multiturn-Encoder
können 12 oder 16 Umdrehungsbits messen (siehe Typenschild). Wenn dieser Wert
mit 16 Bit nicht darstellbar ist, wird hier 0 gemeldet.
7.2.2.6 Zusätzliche Alarme
Für zusätzliche Alarme ist das Byte 17 reserviert, jedoch sind keine weiteren Alarme
implementiert.
Erweiterte Diagnose, Byte 17
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 62 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 63
Bit
Bedeutung
= 0
= 1
Bit 0
* Positionsfehler
nicht unterstützt
unterstützt
Bit 1
Überwachung
Versorgungsspannung
nicht unterstützt
unterstützt
Bit 2
Überwachung Stromaufnahme
nicht unterstützt
unterstützt
Bit 3
Diagnoseroutine
nicht unterstützt
unterstützt
Bit 4
* Speicherfehler
nicht unterstützt
unterstützt
Bit 5-15
nicht benutzt
Bit
Bedeutung
= 0
= 1
Bit 0
Frequenz überschritten
Nein
Ja
Bit 1
zul. Temperatur überschritten
Nein
Ja
Bit 2
Licht Kontrollreserve
Nicht erreicht
Erreicht
Bit 3
CPU Watchdog Status
OK
Reset ausgeführt
Bit 4
Betriebszeitwarnung
Nein
Ja
Bit 5-15
Batterieladung
OK
Zu niedrig
Bit
Bedeutung
= 0
= 1
Bit 0
Frequenz überschritten
nicht unterstützt
unterstützt
Bit 1
zul. Temperatur überschritten
nicht unterstützt
unterstützt
Bit 2
Licht Kontrollreserve
nicht unterstützt
unterstützt
Bit 3
CPU Watchdog Status
nicht unterstützt
unterstützt
Bit 4
Betriebszeitwarnung
nicht unterstützt
unterstützt
Bit 5-15
reserviert
Byte 24
Revisions-Nummer
Byte 25
Revisions-Index
7.2.2.7 Unterstützte Alarme
Erweiterte Diagnose, Byte 18-19
* wird unterstützt
7.2.2.8 Warnungen
Erweiterte Diagnose, Byte 20-21
7.2.2.9 Unterstützte Warnungen
Erweiterte Diagnose, Byte 22-23
7.2.2.10 Profil Version
Die Diagnosebytes 24-25 zeigen die vom Encoder unterstützte Version des Profils für
Encoder der PNO an. Die Aufschlüsselung erfolgt nach Revisions-Nummer und
Revisions-Index (z.B. 1.40 entspricht 0000 0001 0100 0000 oder 0140 (Hex) )
Erweiterte Diagnose, Byte 24-25
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 63 of 131
Page 64
Störungsbeseitigung und Diagnosemöglichkeiten
Byte 26
Revisions-Nummer
Byte 27
Revisions-Index
7.2.2.11 Software Version
Die Diagnosebytes 26-27 zeigen die interne Software-Version des Encoders an. Die
Aufschlüsselung erfolgt nach Revisions-Nummer und Revisions-Index (z.B. 1.40
entspricht 0000 0001 0100 0000 oder 0140 (Hex) )
Erweiterte Diagnose, Byte 26-27
7.2.2.12 Betriebsstundenzähler
Erweiterte Diagnose, Byte 28-31
Die Diagnosebytes stellen einen Betriebsstundenzähler dar, der alle 6 Minuten um ein
Digit erhöht wird. Die Maßeinheit der Betriebsstunden ist damit 0,1 Stunden.
Wird die Funktion nicht unterstützt, steht der Betriebsstundenzähler auf dem
Maximalwert FFFFFFFF(Hex).
Die Encoder zählen die Betriebsstunden. Um die Busbelastung klein zu halten, wird
ein Diagnosetelegramm mit dem neuesten Zählerstand gesendet, aber nur nach jeder
Parametrierung oder wenn ein Fehler gemeldet werden muss, jedoch nicht wenn alles
in Ordnung ist und sich nur der Zähler geändert hat. Daher wird bei der OnlineDiagnose immer der Stand von der letzten Parametrierung angezeigt.
7.2.2.13 Offsetwert
Erweiterte Diagnose, Byte 32-35
Die Diagnosebytes zeigen den Verschiebungswert zur Absolutposition der Abtastung
an, der beim Ausführen der Preset-Funktion errechnet wird.
7.2.2.14 Herstellerspezifischer Offsetwert
Erweiterte Diagnose, Byte 36-39
Die Diagnosebytes zeigen einen zusätzlichen herstellerspezifischen
Verschiebungswert zur Absolutposition der Abtastung an, der beim Ausführen der
Preset-Funktion errechnet wird.
7.2.2.15 Anzahl Schritte pro Umdrehung
Erweiterte Diagnose, Byte 40-43
Die Diagnosebytes zeigen die projektierten Schritte pro Umdrehung des Encoders an.
7.2.2.16 Messlänge in Schritten
Erweiterte Diagnose, Byte 44-47
Die Diagnosebytes zeigen die projektierte Messlänge in Schritten des Encoders an.
7.2.2.17 Seriennummer
Erweiterte Diagnose, Byte 48-57
Die Diagnosebytes zeigen Seriennummer des Encoders an. Wird diese Funktion nicht
unterstützt, werden Sterne angezeigt (Hex-Code 0x2A) **********.
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 64 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 65
Wichtiger Hinweis
Laut Profil für Encoder der PNO muss ein Encoder im Fall des Erkennens eines
internen Fehlers im Stationsstatus die Bits "ext.Diag" (erweiterte
Diagnoseinformation verfügbar) und "Stat.Diag" (Statischer Fehler) setzen. Dies
führt dazu, dass im Fehlerfall der Encoder keine Positionsdaten mehr ausgibt, und
vom PROFIBUS-Master aus dem Prozessabbild entfernt wird, bis die Fehlerbits
zurückgesetzt werden. Eine Quittierung des Fehlers von der Anwenderseite ist über
den PROFIBUS so nicht möglich.
Diese Funktion ist nur bei eingeschalteter "Commissioning Diagnostic" Funktion
gewährleistet.
Störung
Ursache
Abhilfe
Positionssprünge
des Mess-Systems
starke Vibrationen
Vibrationen, Schläge und Stöße z.B. an Pressen, werden
mit so genannten "Schockmodulen" gedämpft. Wenn der
Fehler trotz dieser Maßnahmen wiederholt auftritt, muss
das Mess-System getauscht werden.
elektrische Störungen
EMV
Gegen elektrische Störungen helfen eventuell isolierende
Flansche und Kupplungen aus Kunststoff, sowie Kabel mit
paarweise verdrillten Adern für Daten und Versorgung. Die
Schirmung und die Leitungsführung müssen nach den
Aufbaurichtlinien für PROFIBUS ausgeführt sein.
übermäßige axiale
und radiale Belastung
der Welle oder einen
Defekt der Abtastung.
Kupplungen vermeiden mechanische Belastungen der
Welle. Wenn der Fehler trotz dieser Maßnahme weiterhin
auftritt, muss das Mess-System getauscht werden.
PROFIBUS läuft,
wenn das MessSystem nicht
angeschlossen ist,
bringt jedoch
Störung, wenn die
Bushaube auf das
Mess-System
gesteckt wird
PROFIBUS
Data-A und Data-B
vertauscht
Alle Anschlüsse und Leitungen, die mit der Verdrahtung
des Mess-Systems in Verbindung stehen, überprüfen.
7.2.2.18 Herstellerspezifische Diagnosen
Das Mess-System unterstützt keine weiteren, herstellerspezifischen Diagnosen.
7.3 Sonstige Störungen
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 65 of 131
Page 66
Störungsbeseitigung und Diagnosemöglichkeiten
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 66 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 67
User Manual
CE_-65 PROFIBUS-DP
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 67 of 131
Page 68
Copyright protection
This Manual, including the illustrations contained therein, is subject to copyright
protection. Use of this Manual by third parties in contravention of copyright
regulations is not permitted. Reproduction, translation as well as electronic and
photographic archiving and modification require the written content of the
manufacturer. Violations shall be subject to claims for damages.
Subject to modifications
The right to make any changes in the interest of technical progress is reserved.
Document information
Release date / Rev. date: 02/23/2017
Document / Rev. no.: TR - ECE - BA - DGB - 0060 - 05
File name: TR-ECE-BA-DGB-0060-05.docx
Author: MÜJ
Font styles
Italic or bold font styles are used for the title of a document or are used for
highlighting.
Courier font displays text, which is visible on the display or screen and software
menu selections.
< > indicates keys on your computer keyboard (such as <RETURN>).
Brand names
PROFIBUS-DP and the PROFIBUS logo are registered trademarks of PROFIBUS
Nutzerorganisation e.V. (PNO) [PROFIBUS User Organization]
SIMATIC is a registered trademark of SIEMENS corporation
TR-Electronic GmbH
D-78647 Trossingen
Eglishalde 6
Tel.: (0049) 07425/228-0
Fax: (0049) 07425/228-33
email: [email protected]
http://www.tr-electronic.de
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 68 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 69
Contents
Contents .............................................................................................................................................. 69
Revision index .................................................................................................................................... 71
1 General information ........................................................................................................................ 72
1.1 Applicability ............................................................................................................................. 72
1.2 Abbreviations used / Terminology .......................................................................................... 73
2 Additional safety instructions ........................................................................................................ 74
2.1 Definition of symbols and instructions .................................................................................... 74
2.2 Additional instructions for proper use ..................................................................................... 74
2.3 Organizational measures ........................................................................................................ 75
3 Interface information’s .................................................................................................................... 76
3.1 PROFIBUS .............................................................................................................................. 76
3.1.1 DP Communication protocol ................................................................................... 76
3.2 SSI .......................................................................................................................................... 77
4 Installation / Preparation for commissioning ............................................................................... 78
4.1 Connection – notes ................................................................................................................. 78
4.2 PROFIBUS – interface ............................................................................................................ 79
4.2.1 RS485 Data transmission technology ..................................................................... 79
4.2.2 Bus termination ....................................................................................................... 80
4.2.3 Bus address ............................................................................................................ 80
4.3 SSI – interface (optional) ........................................................................................................ 81
4.3.1 RS422 Data transmission technology ..................................................................... 81
4.3.2 Cable definition ....................................................................................................... 82
4.3.3 Data transmission ................................................................................................... 83
4.4 Shield cover ............................................................................................................................ 84
5 Commissioning ................................................................................................................................ 86
5.1 Device Master File (GSD) ....................................................................................................... 86
5.2 PNO ID number ...................................................................................................................... 86
5.3 Starting up on the PROFIBUS ................................................................................................ 87
5.4 Bus status display ................................................................................................................... 88
6 Parameterization and configuration .............................................................................................. 89
6.1 Overview ................................................................................................................................. 90
6.2 PNO CLASS 1 16 bits ........................................................................................................... 91
6.3 PNO CLASS 1 32 bits ........................................................................................................... 92
6.4 PNO CLASS 2 16 bits ........................................................................................................... 93
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 69 of 131
Page 70
Contents
6.5 PNO CLASS 2 32 bits ........................................................................................................... 95
6.6 TR-Mode Position ................................................................................................................... 97
6.7 TR-Mode Position + Velocity .................................................................................................. 102
6.8 Preset adjustment function ..................................................................................................... 107
6.9 Description of the operating parameters ................................................................................ 108
6.9.1 Count direction ........................................................................................................ 108
6.9.2 Class 2 Functionality ............................................................................................... 108
6.9.3 Commissioning diagnostics .................................................................................... 108
6.9.4 Teach-In function .................................................................................................... 109
6.9.5 Short Diagnostics .................................................................................................... 111
6.9.6 Scaling function ....................................................................................................... 112
6.9.7 Scaling parameter PNO CLASS 2 .......................................................................... 112
6.9.7.1 Steps per revolution ............................................................................................................... 112
6.9.7.2 Total measuring range ........................................................................................................... 112
6.9.8 Scaling parameter TR-Modes "Position" + "Velocity" ............................................. 114
6.9.8.1 Total measuring range ........................................................................................................... 114
6.9.8.2 Revolutions numerator / Revolutions denominator ................................................................. 115
6.9.9 Code SSI-Interface ................................................................................................. 117
6.9.10 Code PROFIBUS-Interface ................................................................................... 117
6.9.11 Preset 1 / Preset 2 ................................................................................................ 117
6.9.12 Lower limit switch / Upper limit switch .................................................................. 118
6.9.13 Data bits SSI-Interface .......................................................................................... 118
6.9.14 Velocity [1/x rpm] .................................................................................................. 118
6.10 Configuration example, SIMATIC Manager V5.3 ............................................................... 119
7 Troubleshooting and diagnosis options ....................................................................................... 123
7.1 Optical displays, LEDs ............................................................................................................ 123
7.2 Use of the PROFIBUS diagnosis ............................................................................................ 124
7.2.1 Standard diagnosis ................................................................................................. 124
7.2.1.1 Station status 1 ...................................................................................................................... 125
7.2.1.2 Station status 2 ...................................................................................................................... 125
7.2.1.3 Station status 3 ...................................................................................................................... 125
7.2.1.4 Master address ...................................................................................................................... 126
7.2.1.5 Manufacturer's identifier ......................................................................................................... 126
7.2.1.6 Length (in bytes) of the extended diagnosis ........................................................................... 126
7.2.2 Extended diagnosis ................................................................................................. 127
7.2.2.1 Alarms ................................................................................................................................... 127
7.2.2.2 Operating status ..................................................................................................................... 128
7.2.2.3 Encoder type .......................................................................................................................... 128
7.2.2.4 Single turn resolution ............................................................................................................. 128
7.2.2.5 Number of resolvable revolutions ........................................................................................... 128
7.2.2.6 Additional alarms ................................................................................................................... 128
7.2.2.7 Alarms supported ................................................................................................................... 129
7.2.2.8 Warnings ................................................................................................................................ 129
7.2.2.9 Warnings supported ............................................................................................................... 129
7.2.2.10 Profile version ...................................................................................................................... 129
7.2.2.11 Software version .................................................................................................................. 130
7.2.2.12 Operating hours counter ....................................................................................................... 130
7.2.2.13 Offset value .......................................................................................................................... 130
7.2.2.14 Manufacturer's offset value .................................................................................................. 130
7.2.2.15 Number of steps per revolution ............................................................................................ 130
7.2.2.16 Total measuring range ......................................................................................................... 130
7.2.2.17 Serial number ....................................................................................................................... 130
7.2.2.18 Manufacturer's diagnoses .................................................................................................... 131
7.3 Other faults ............................................................................................................................. 131
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 70 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 71
Revision index
Revision
Date
Index
First release
01/31/07
00
Correction chapter “Optical displays, LEDs”:
green LED 10 Hz reports also a position error
03/31/08
01
Termination via two switches; modification of the warnings
06/19/12
02
New design
07/08/15
03
Reference to Support-DVD removed
02/02/16
04
- LED behavior edited
- Technical data removed
02/23/17
05
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 71 of 131
Page 72
General information
1 General information
This interface-specific User Manual includes the following topics:
Safety instructions in additional to the basic safety instructions defined in the
Assembly Instructions
Installation
Commissioning
Configuration / parameterization
Troubleshooting and diagnostic options
As the documentation is arranged in a modular structure, this User Manual is
supplementary to other documentation, such as product datasheets, dimensional
drawings, leaflets and the assembly instructions etc.
The User Manual may be included in the customer's specific delivery package or it
may be requested separately.
1.1 Applicability
This User Manual applies exclusively to the following measuring system models with
PROFIBUS-DP interface:
CEV-65
CES-65
CEK-65
The products are labelled with affixed nameplates and are components of a system.
The following documentation therefore also applies:
see chapter “Other applicable documents” in the Assembly Instructions
www.tr-electronic.de/f/TR-ECE-BA-DGB-0046
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 72 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 73
CEV
Absolute Encoder with optical scanning unit,
Solid Shaft
CEK
Absolute Encoder with optical scanning unit,
Integrated Claw Coupling
CES
Absolute Encoder with optical scanning unit,
Blind Shaft
DDLM
Direct Data Link Mapper, interface between PROFIBUS-DP
functions and measuring system software
DP
Decentralized Periphery
EMC
Electro Magnetic Compatibility
GSD
Device Master File
PNO
PROFIBUS User Organization (PROFIBUS Nutzerorganisation)
PROFIBUS
Manufacturer independent, open field bus standard
1.2 Abbreviations used / Terminology
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 73 of 131
Page 74
Additional safety instructions
means that death or serious injury can occur if the required
precautions are not met.
means that minor injuries can occur if the required
precautions are not met.
means that damage to property can occur if the required
precautions are not met.
indicates important information or features and application
tips for the product used.
Proper use also includes:
observing all instructions in this User Manual,
observing the assembly instructions. The "Basic safety instructions" in
particular must be read and understood prior to commencing work.
2 Additional safety instructions
2.1 Definition of symbols and instructions
2.2 Additional instructions for proper use
The measuring system is designed for operation with PROFIBUS-DP networks
according to the European standards EN 50170 and EN 50254 up to max. 12 Mbaud.
The parameterization and the device diagnosis are performed through the PROFIBUS
master according to the profile for encoders version 1.1 of the PROFIBUS User
Organization (PNO).
The technical guidelines for the structure of the PROFIBUS-DP network from the
PROFIBUS User Organization are always to be observed in order to ensure safe
operation.
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 74 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 75
2.3 Organizational measures
This User Manual must always kept accessible at the site of operation of the
measuring system.
Prior to commencing work, personnel working with the measuring system
must have read and understood
- the assembly instructions, in particular the chapter "Basic safety
instructions",
- and this User Manual, in particular the chapter "Additional safety
instructions".
This particularly applies for personnel who are only deployed occasionally,
e.g. at the parameterization of the measuring system.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 75 of 131
Page 76
Interface information’s
3 Interface information’s
3.1 PROFIBUS
PROFIBUS is a continuous, open, digital communication system with a broad range of
applications, particularly in manufacturing and process automation. PROFIBUS is
suitable for fast, time-sensitive and complex communication tasks.
PROFIBUS communication is based on the international standards IEC 61158 and
IEC 61784. The application and engineering aspects are defined in the PROFIBUS
User Organization guidelines. These serve to fulfil the user requirements for a
manufacturer independent and open system where the communication between
devices from different manufacturers is guaranteed without modification of the
devices.
The PROFIBUS User Organization has implemented a special profile for encoders.
The profile describes the connection of rotary, angular and linear encoders with single
turn or multi turn resolution to the DP. Two device classes define the basic and
additional functions, e.g. scaling, alarm management and diagnosis.
The measuring systems support Device Classes 1 and 2 as defined in the profile, as
well as additional TR-specific functions.
A description of the encoder profile (order no.: 3.062) and further information on
PROFIBUS is available from the PROFIBUS User Organization:
3.1.1 DP Communication protocol
The measuring systems support the DP communication protocol, which is designed
for fast data exchange on the field level. The basic functionality is defined by the
performance level V0. This includes cyclic data exchange, as well as the station,
module and channel-specific diagnosis.
PROFIBUS Nutzerorganisation e.V.,
Haid-und-Neu-Str. 7
D-76131 Karlsruhe,
http://www.profibus.com/
Tel.: ++ 49 (0) 721 / 96 58 590
Fax: ++ 49 (0) 721 / 96 58 589
e-mail: mailto:[email protected]
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 76 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 77
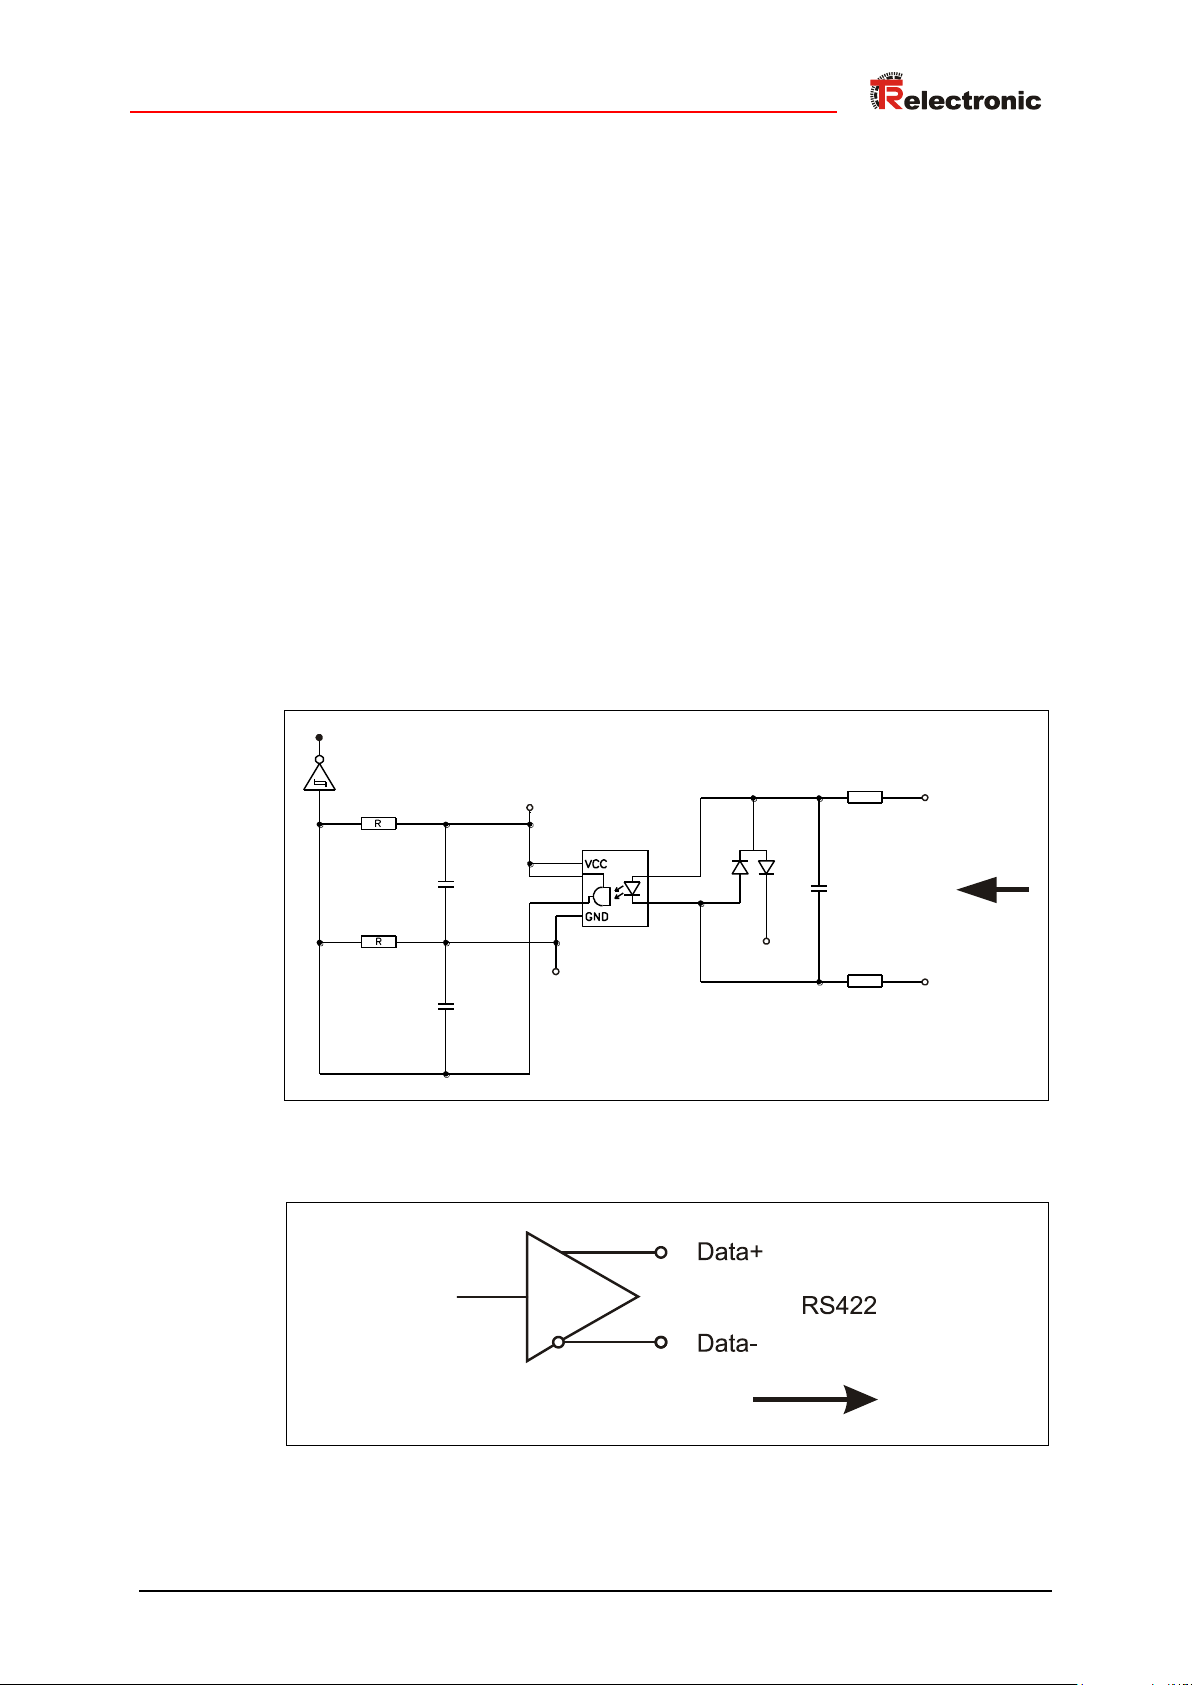
SSI-Clock+
SSI-Clock-
65
65
2.2 nF
N.C.
GND
+5V
C
C
BAV99
Optocoupler
3.2 SSI
The SSI procedure is a synchronous serial transmission procedure for the measuring
system position. By using the RS422 interface for transmission, sufficiently high
transmission rates can be achieved.
The measuring system receives a clock sequence from the control and answers with
the current position value, which is transmitted serially and is synchronous to sent
clock.
Since the data transfer is synchronized by the start of the sequence, it is not
necessary to use single-step codes such as Gray code.
The data signals Data+ and Data– are transmitted by means of cable transmitters
(RS422). The clock signals Clock+ and Clock– are received by means of optocouplers
to protect them from damage resulting from interference, potential differences, or
polarity reversal.
Parity bits or checksums can be added to detect faulty transmissions. The simplest
measure is to read in the values twice with the data bits being repeated after 26 clock
pulses of a sequence. However, this has the disadvantage of considerably increasing
transmission times.
Figure 1: SSI Principle input circuit
Figure 2: SSI Output circuit
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 77 of 131
Page 78
Installation / Preparation for commissioning
The connection can be made only in connection with the device specific pin
assignment!
At the delivery of the measuring system one device specific pin assignment in printed
form is enclosed. The number of the pin assignment is also noted on the nameplate
of the measuring system.
4 Installation / Preparation for commissioning
4.1 Connection – notes
Mainly, the electrical characteristics are defined by the variable connection technique.
Whether the measuring system supports
additional interfaces, e.g. a SSI interface
external inputs such as the Preset
is therefore defined by the device specific pin assignment.
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 78 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 79
Parameter
Cable type A
Wave impedance in
135...165 at a frequency of 3...20 MHz
Operating capacitance (pF/m)
30
Loop resistance (/km)
110
Wire diameter (mm)
> 0.64
Wire cross-section (mm²)
> 0.34
Baud rate (kbits/s)
9.6
19.2
93.75
187.5
500
1500
12000
Range / Segment
1200 m
1200 m
1200 m
1000 m
400 m
200 m
100 m
The PROFIBUS guidelines and other applicable standards and guidelines are to be
observed to insure safe and stable operation!
In particular, the applicable EMC directive and the shielding and grounding guidelines
must be observed!
4.2 PROFIBUS – interface
4.2.1 RS485 Data transmission technology
All devices are connected in a bus structure (line). Up to 32 subscribers (master or
slaves) can be connected together in a segment.
The bus is terminated with an active bus termination at the beginning and end of each
segment. For stable operation, it must be ensured that both bus terminations are
always supplied with voltage. The bus termination can be switched in the measuring
system connector hood.
Repeaters (signal amplifiers) have to be used with more than 32 subscribers or to
expand the network scope in order to connect the various bus segments.
All cables used must conform with the PROFIBUS specification for the following
copper data wire parameters:
The PROFIBUS transmission speed may be set between 9.6 kbit/s and 12 Mbit/s and
is automatically recognized by the measuring system. It is selected for all devices on
the bus at the time of commissioning the system.
The range is dependent on the transmission speed for cable type A:
A shielded data cable must be used to achieve high electromagnetic interference
stability. The shielding should be connected with low resistance to protective ground
using large shield clips at both ends. It is also important that the data line is routed
separate from power current carrying cables if at all possible. At data speed
1.5 Mbit/s, drop lines should be avoided under all circumstances.
The measuring system connector hood offers the possibility of connecting the inward
and outward data cables directly to the removable connector hood. This avoids drop
lines and the bus connector can be connected to and disconnected from the bus at
any time without interruption of data traffic.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 79 of 131
Page 80
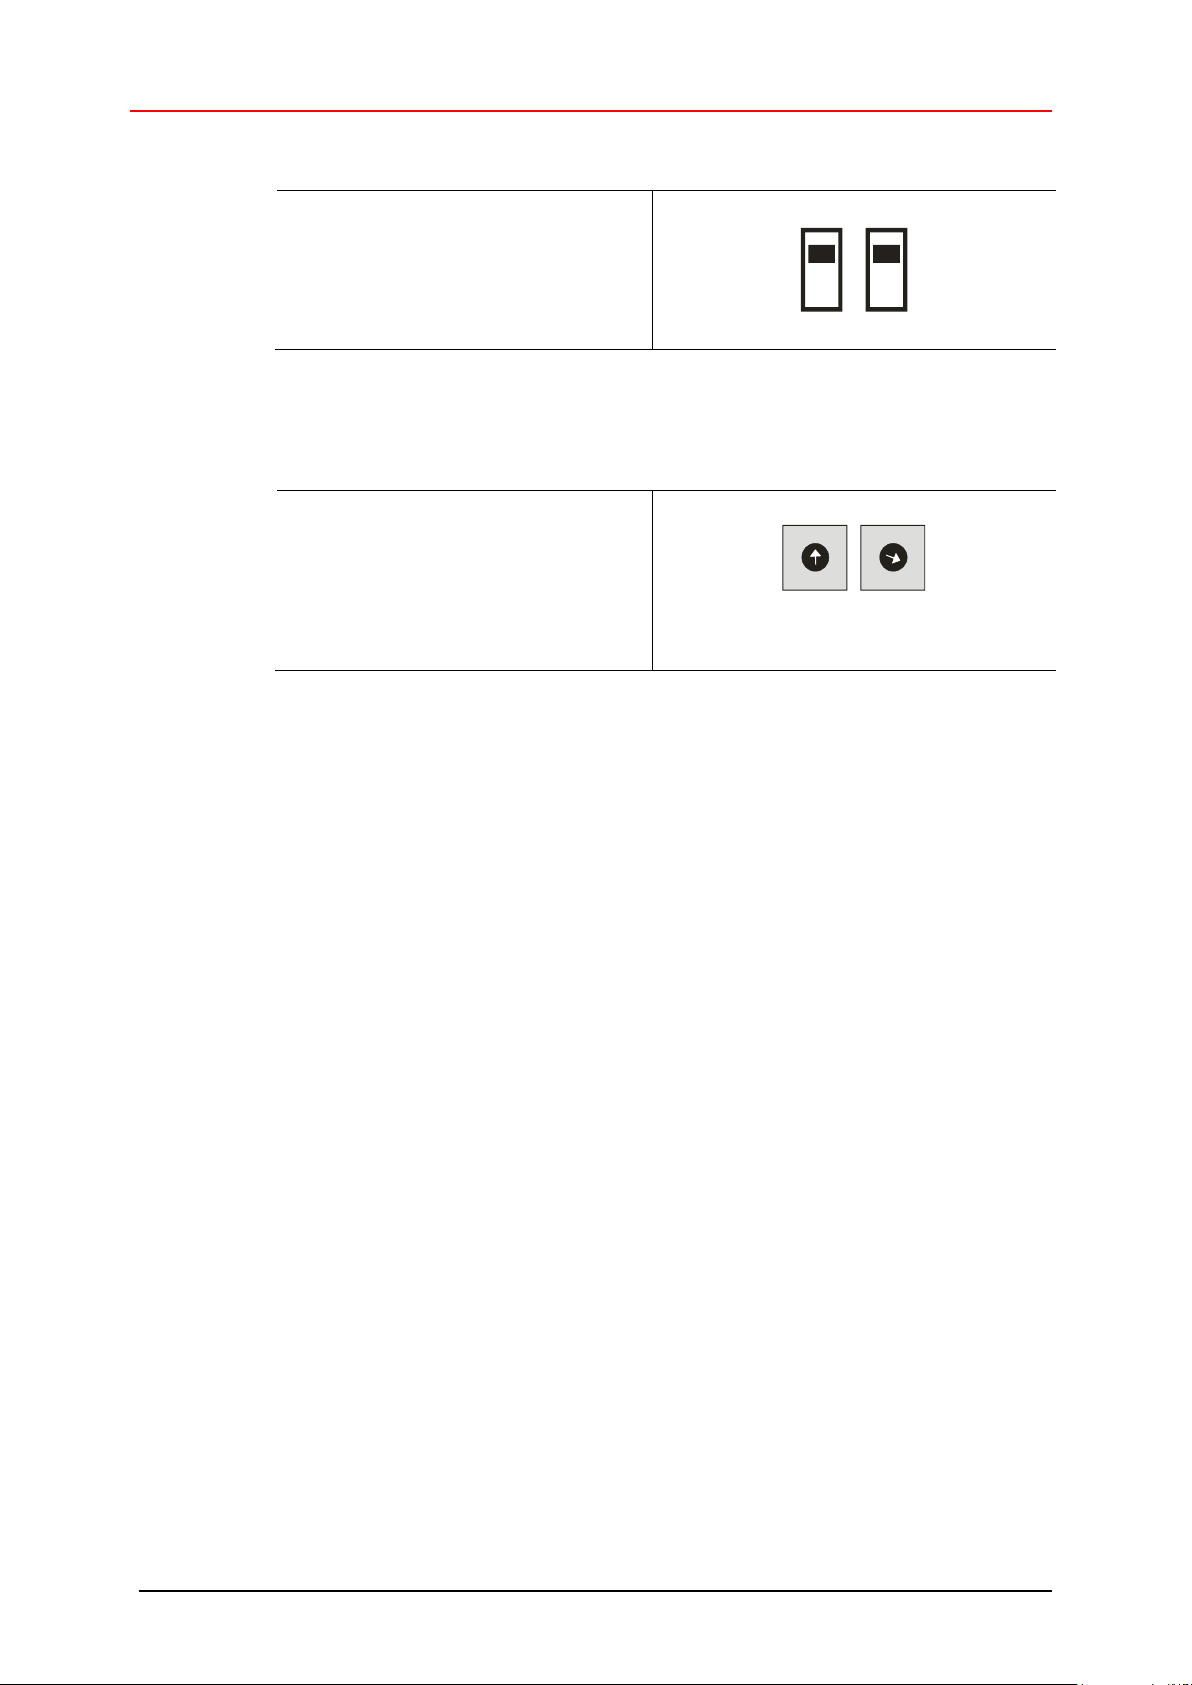
Installation / Preparation for commissioning
If the measuring system is the last slave
in the PROFIBUS segment, the bus is
to be terminated with the two
termination switches = ON. In this state,
the subsequent PROFIBUS isn’t
decoupled!
ON
OFF
ON
OFF
Valid PROFIBUS addresses: 3 - 99
100: Setting the 1st position
101: Setting the 10th position
The device does not start up with an
invalid station address, LEDs = OFF.
0
1
2
3
4
5
6
7
8
9
0
1
2
3
4
5
6
7
8
9
10
1
10
0
4.2.2 Bus termination
4.2.3 Bus address
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 80 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 81
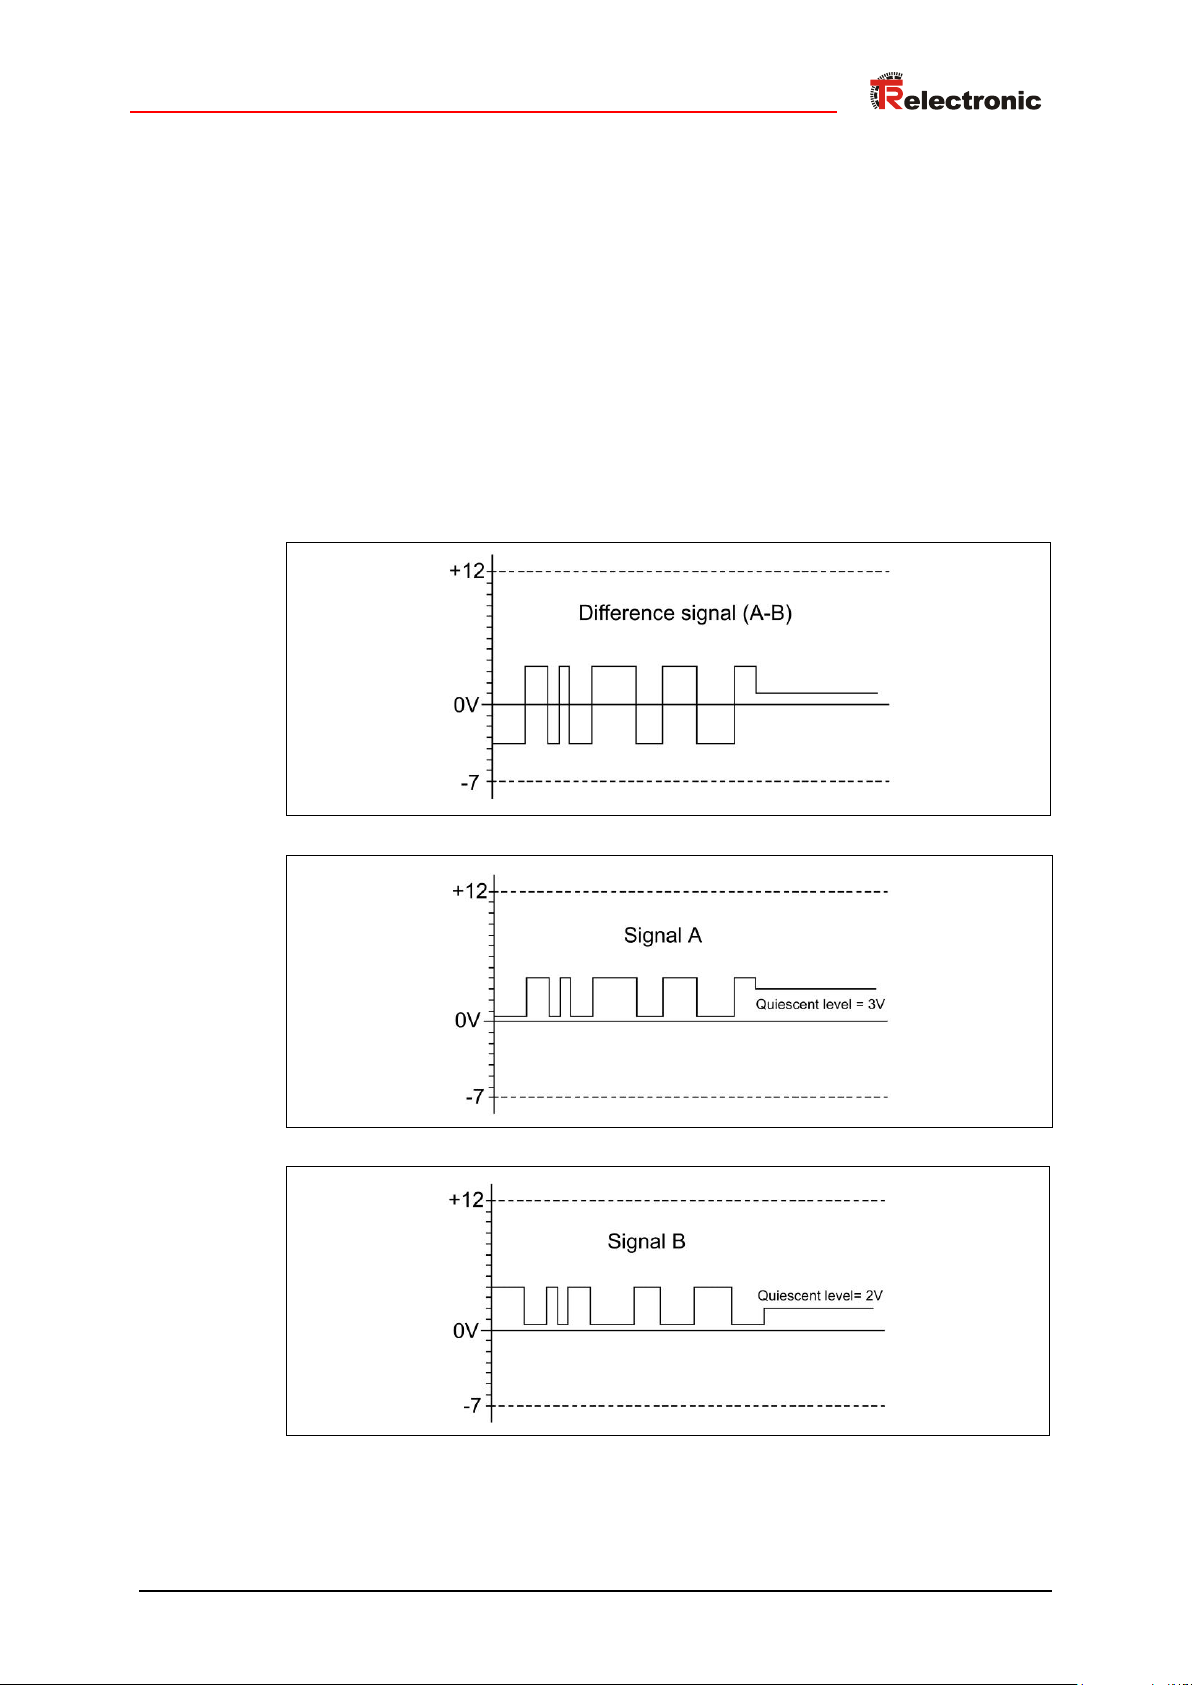
4.3 SSI – interface (optional)
4.3.1 RS422 Data transmission technology
With the RS422 transmission one line-pair is used for the signals Data+ and Data–
and one line-pair for the signals Clock+ and Clock–.
The serial data are transmitted without mass reference as a voltage difference
between two corresponding lines.
The receiver evaluates only the difference between the two lines. Therefore commonmode interferences on the transmission line do not lead to a corruption of the useful
signal.
By the use of shielded and twisted pair cable, data transmissions over distances from
up to 500 meters with a frequency of 100 kHz can be realized.
Under load RS422 transmitters provide output levels of ±2V between the two outputs.
RS422 receivers still recognize levels of ±200mV as valid signal.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 81 of 131
Page 82
Installation / Preparation for commissioning
Signal
Line, e.g. 64-200-021: 2x2x0.25+3x0.14+2x0.5 mm2
Data+ / Data–
(RS422+ / RS422–)
min. 0,25mm2, twisted in pairs and shielded
Clock+ / Clock–
(RS422+ / RS422–)
SSI clock frequency [kHz]
810
750
570
360
220
120
100
Line length [m]
approx.
12.5
approx.
25
approx.
50
approx.
100
approx.
200
approx.
400
approx.
500
The applicable standards and guidelines are to be observed to insure safe and stable
operation!
In particular, the applicable EMC directive and the shielding and grounding guidelines
must be observed!
4.3.2 Cable definition
The maximum cable length depends on the SSI clock frequency and cable quality and
should be conditioned to the following diagram.
Pay attention, that per meter cable with an additional delay-time tD (Data+/Data–) of
approx. 6ns must be calculated.
A shielded data cable must be used to achieve high electromagnetic interference
stability. The shielding should be connected with low resistance to protective ground
using large shield clips at both ends. Only if the machine ground is heavily
contaminated with interference towards the control cabinet ground the shield should
be grounded in the control cabinet only.
It is also important that the data- and clock-lines are routed separate from power
current carrying cables if at all possible.
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 82 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 83
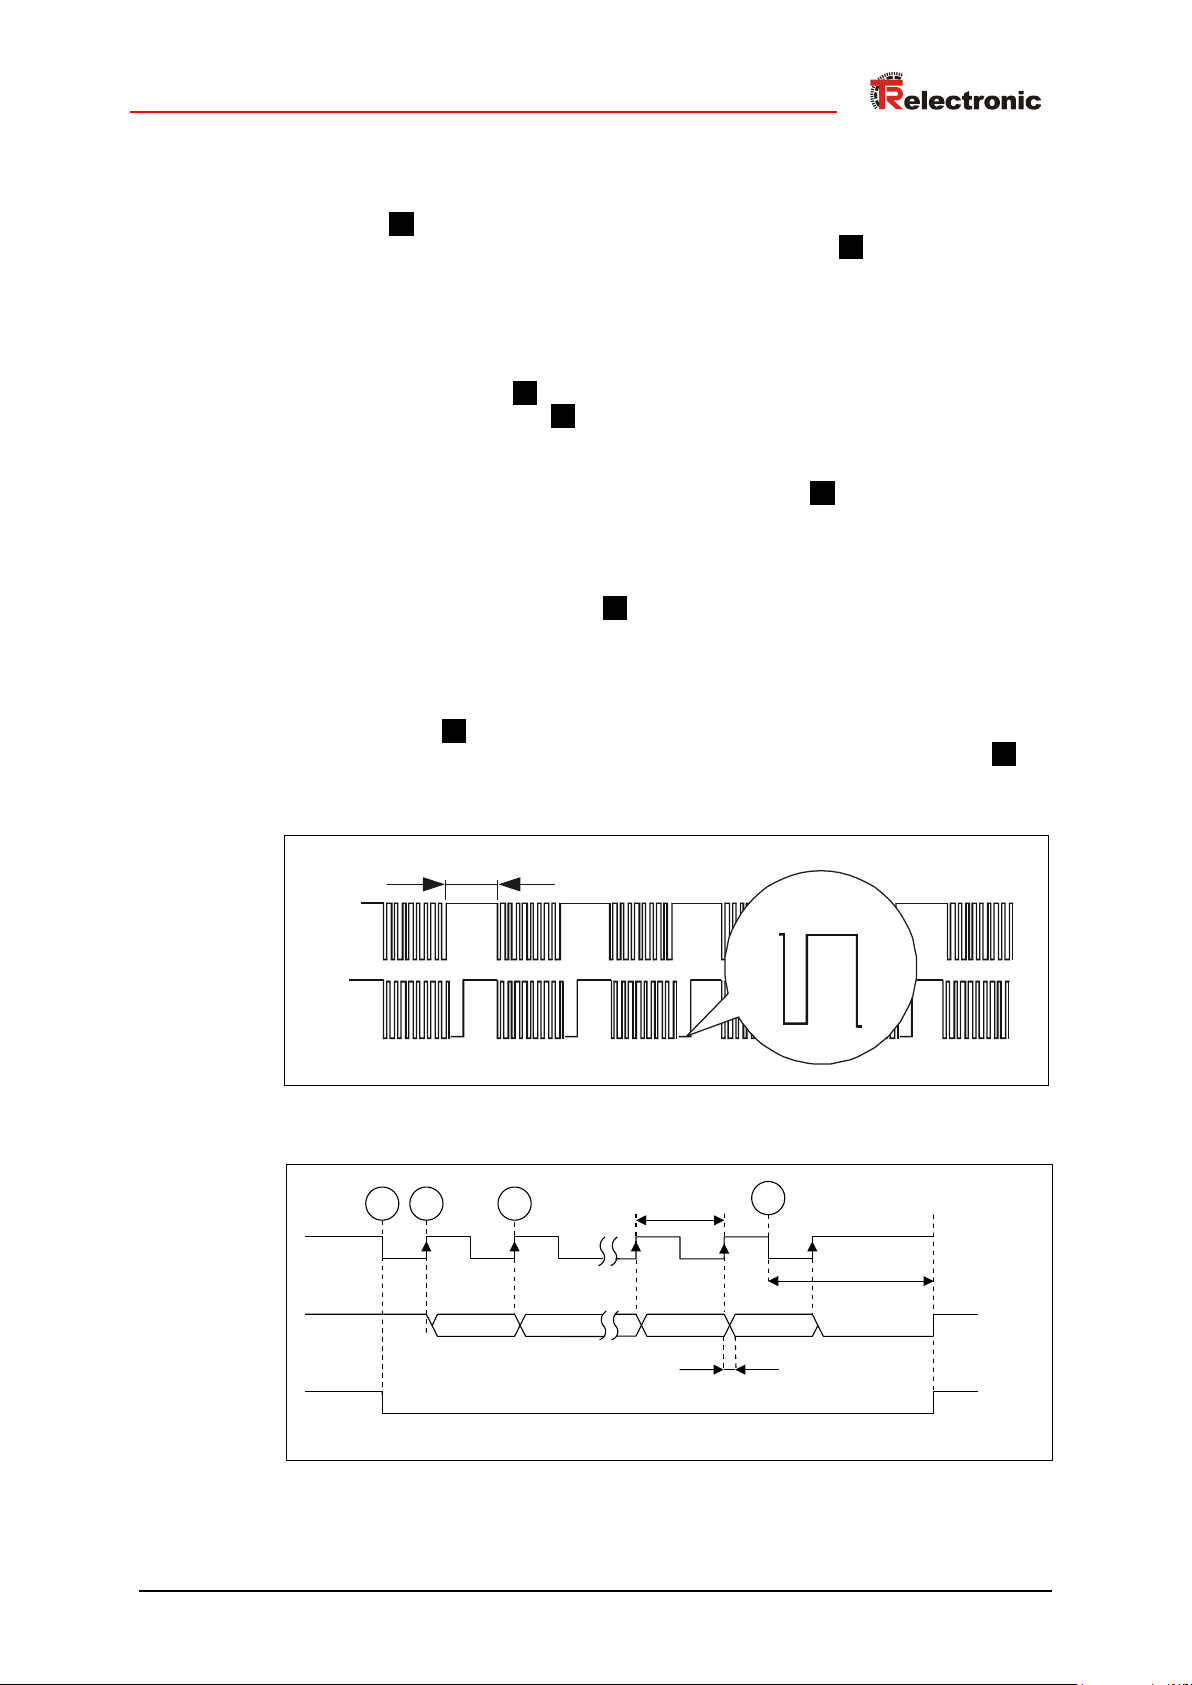
Data+
Clock+
t
p
Monoflop time
t
M
LSBMSB
Clock+
Data+
internal
Monoflop, can be retriggered
1 2
4
T
t
D
1 2 n
n+1
3
High
Low
High
Low
High
Low
4.3.3 Data transmission
In the idle condition the signals Data+ and Clock+ are high. This corresponds the time
before item (1) is following, see chart indicated below.
With the first change of the clock pulse from high to low (1) the internal-devicemonoflop (can be retriggered) is set with the monoflop time tM.
The time tM determines the lowest transfer frequency (T = tM / 2). The upper limit
frequency results from the total of all the signal delay times and is limited additional by
the built-in filter circuits.
With each further falling clock edge the active condition of the monoflop extends by
the time tM, at last at item (4).
With setting of the monoflop (1), the bit-parallel data on the parallel-serial-converter
will be stored via an internal signal in the input latch of the shift register. This ensures
that the data cannot change during the transmission of a position value.
With the first change of the clock pulse from low to high (2) the most significant bit
(MSB) of the device information will be output to the serial data output. With each
following rising edge of the clock pulse, the next lower significant bit is set on the data
output.
When the clock sequence is finished, the system keeps the data lines at 0V (Low) for
the duration of the mono period, tM (4). With this, the minimum break time tp between
two successive clock sequences is determined and is 2 * tM.
Already with the first rising clock edge the data are read in by the evaluation
electronics. Due to different factors a delay time results to tV > 100ns, without cable.
Thereby the measuring system shifts the data with the time tV retarded to the output.
Therefore at item (2) a "Pause 1" is read. This must be rejected or can be used for the
line break monitoring in connection with a "0" after the LSB data bit. Only to item (3) the
MSB data bit is read. For this reason the number of clock pulses corresponds the number
of data bits +1 (n+1).
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 83 of 131
Figure 3: Typical SSI - transmission sequences
Figure 4: SSI transmission format
Page 84
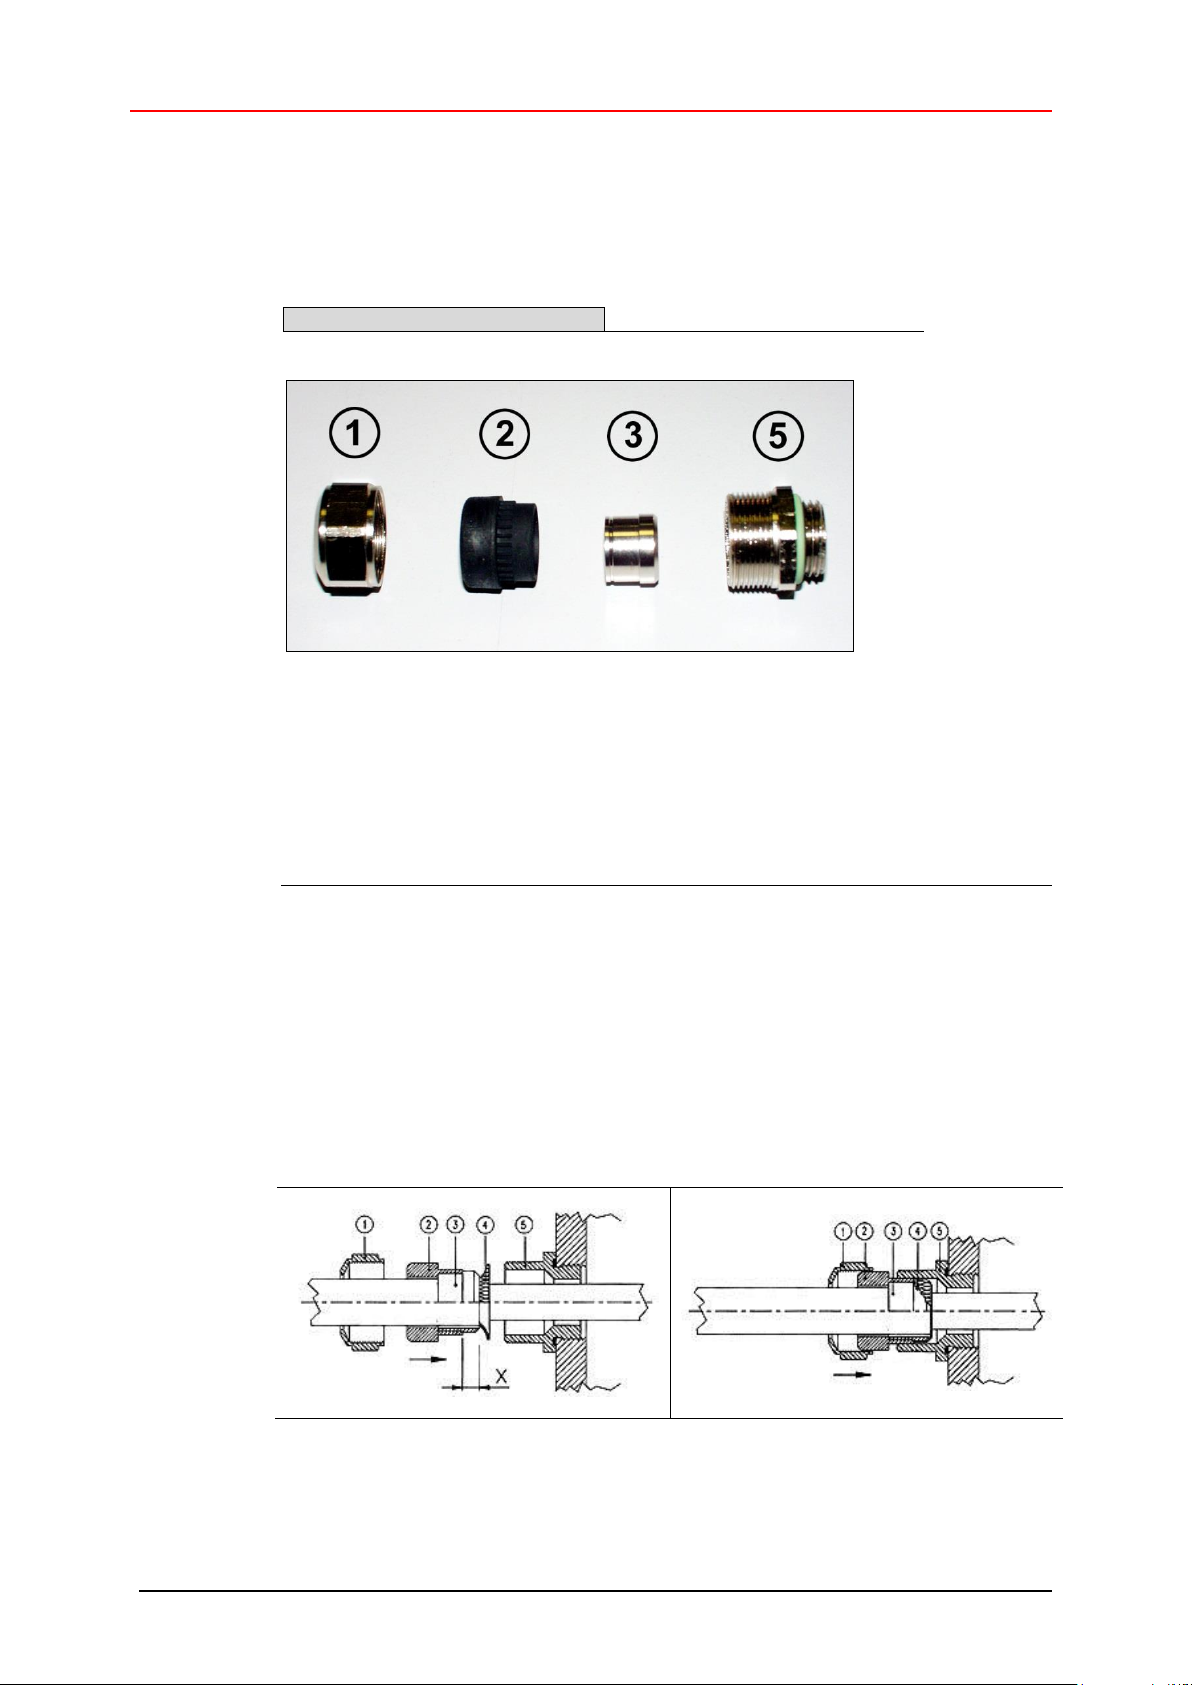
Installation / Preparation for commissioning
Cable gland assembly, variant A
4.4 Shield cover
The shield cover is connected with a special EMC cable gland, whereby the cable
shielding is fitted on the inside.
Pos. 1 Nut
Pos. 2 Seal
Pos. 3 Contact bush
Pos. 5 Screw socket
1. Cut shield braid / shield foil back to dimension "X".
2. Slide the nut (1) and seal / contact bush (2) + (3) over the cable.
3. Bend the shield braining / shield foil to 90° (4).
4. Slide seal / contact bush (2) + (3) up to the shield braining / shield foil.
5. Assemble screw socket (5) on the housing.
6. Push seal / contact bush (2) + (3) flush into the screw socket (5).
7. Screw the nut (1) to the screw socket (5).
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 84 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 85
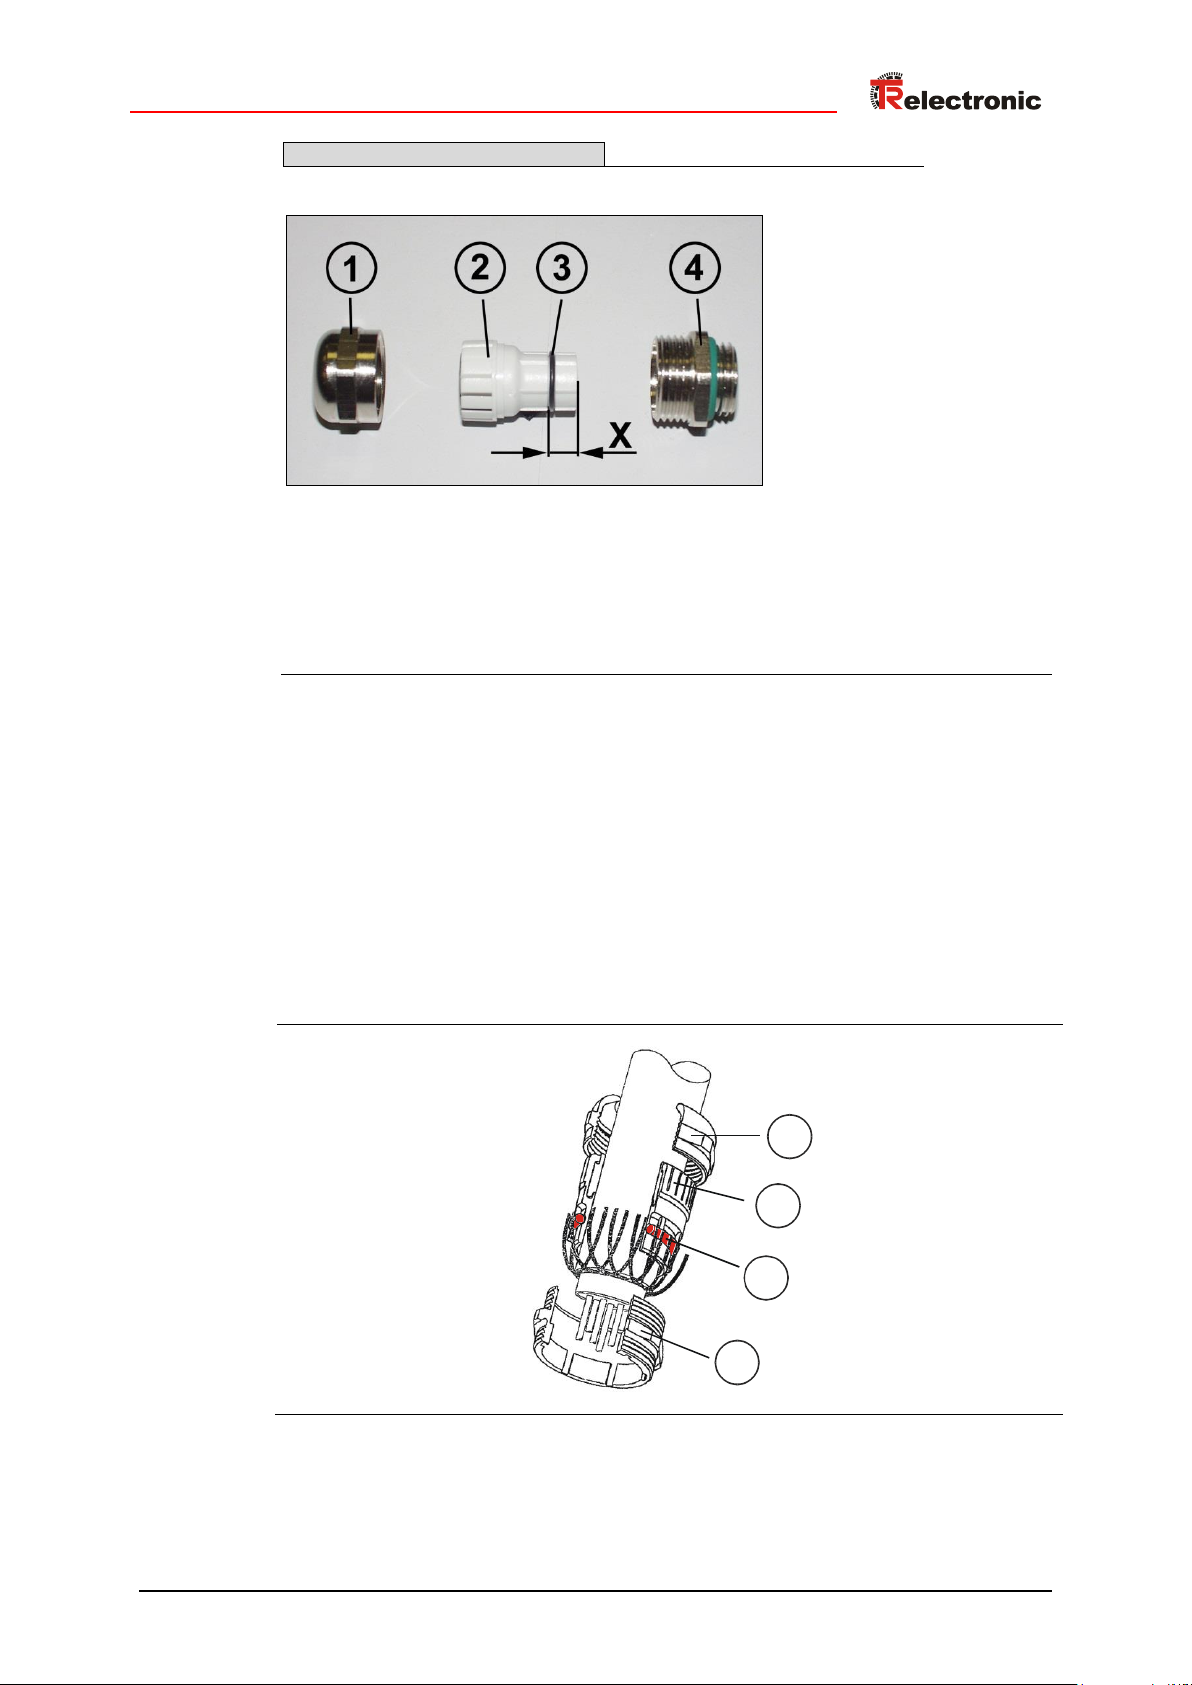
Cable gland assembly, variant B
1
2
3
4
Pos. 1 Nut
Pos. 2 Clamping ring
Pos. 3 Inner O-ring
Pos. 4 Screw socket
1. Cut shield braid / shield foil back to dimension "X" + 2mm.
2. Slide the nut (1) and clamping ring (2) over the cable.
3. Bend the shield braining / shield foil to approx. 90°.
4. Push clamping ring (2) up to the shield braid / shield foil and wrap the braiding
back around the clamping ring (2), such that the braiding goes around the
inner O-ring (3), and is not above the cylindrical part or the torque supports.
5. Assemble screw socket (4) on the housing.
6. Insert the clamping ring (2) in the screw socket (4) such that the torque
supports fit in the slots in the screw socket (4).
7. Screw the nut (1) to the screw socket (4).
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 85 of 131
Page 86
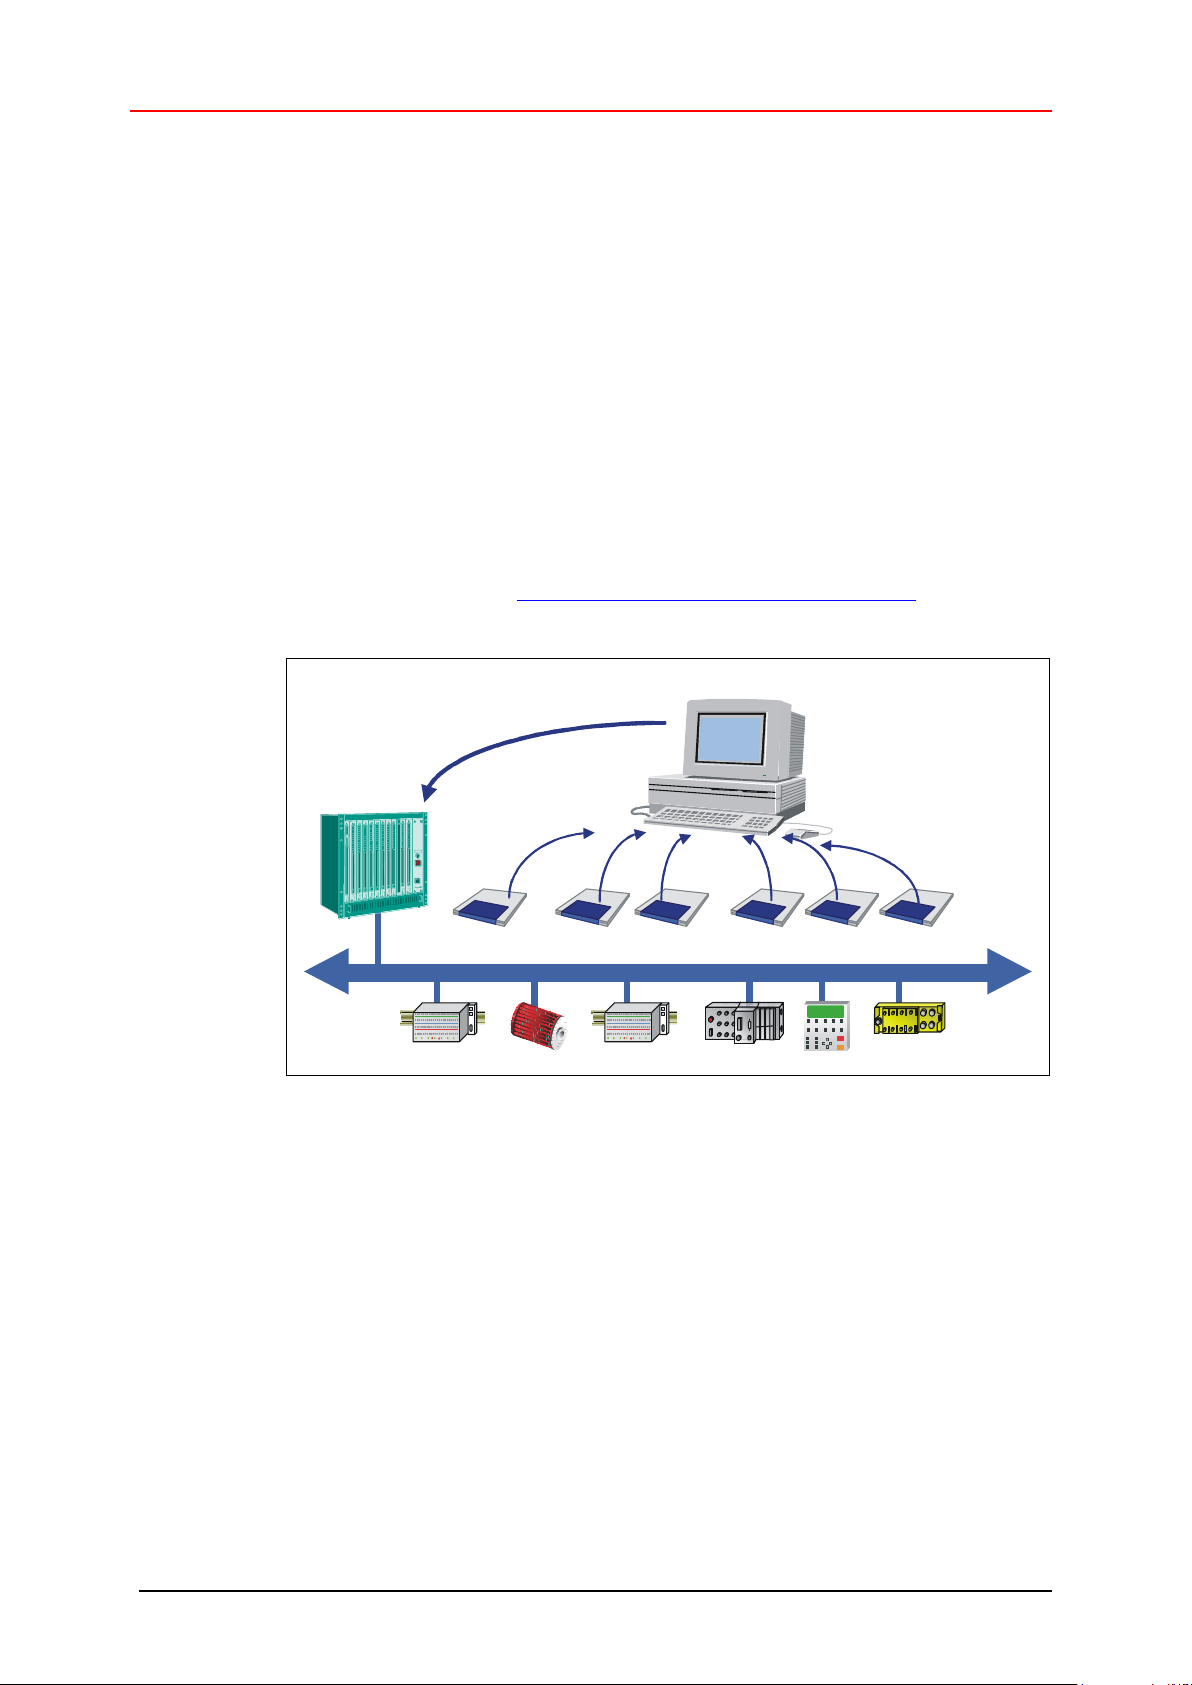
Commissioning
PROFIBUS
Configurator
S
y
s
t
e
m
C
o
n
f
i
g
u
r
a
t
i
o
n
Electronic Device Data Sheets (GSD Files)
PLC
PROFIBUS
5 Commissioning
5.1 Device Master File (GSD)
In order to achieve a simple plug-and-play configuration for PROFIBUS, the
characteristic communication features for PROFIBUS devices were defined in the
form of an electronic device datasheet (device master file, GSD file).
The defined file format allows the projection system to easily read the device master
data of the PROFIBUS measuring system and automatically take it into account when
configuring the bus system.
The GSD file is a component of the measuring system and has the file
name"TR09AAAB.GSE" (English). The measuring system also includes two bitmap
files with the names "Traaab5n.bmp" and "Traaab5s.bmp", which show the
measuring system in normal operation as well as with a fault.
Download:
TR09AAAB.GSE: www.tr-electronic.de/f/TR-ECE-ID-MUL-0010
Figure 5: GSD for the configuration
5.2 PNO ID number
Every PROFIBUS slave and every Class 1 master must have an ID number. It is
required so that a master can identify the type of the connected device without
significant protocol overhead. The master compares the ID numbers of the devices
connected with the ID numbers of the projection data specified in the projection tool.
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 86 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
The transfer of utility data only starts once the correct device types have been
connected with the correct station addresses on the bus. This achieves a high level of
security against projection errors.
The measuring system has the PNO ID number AAAB (hex). This number is reserved
and is stored at the PNO.
Page 87
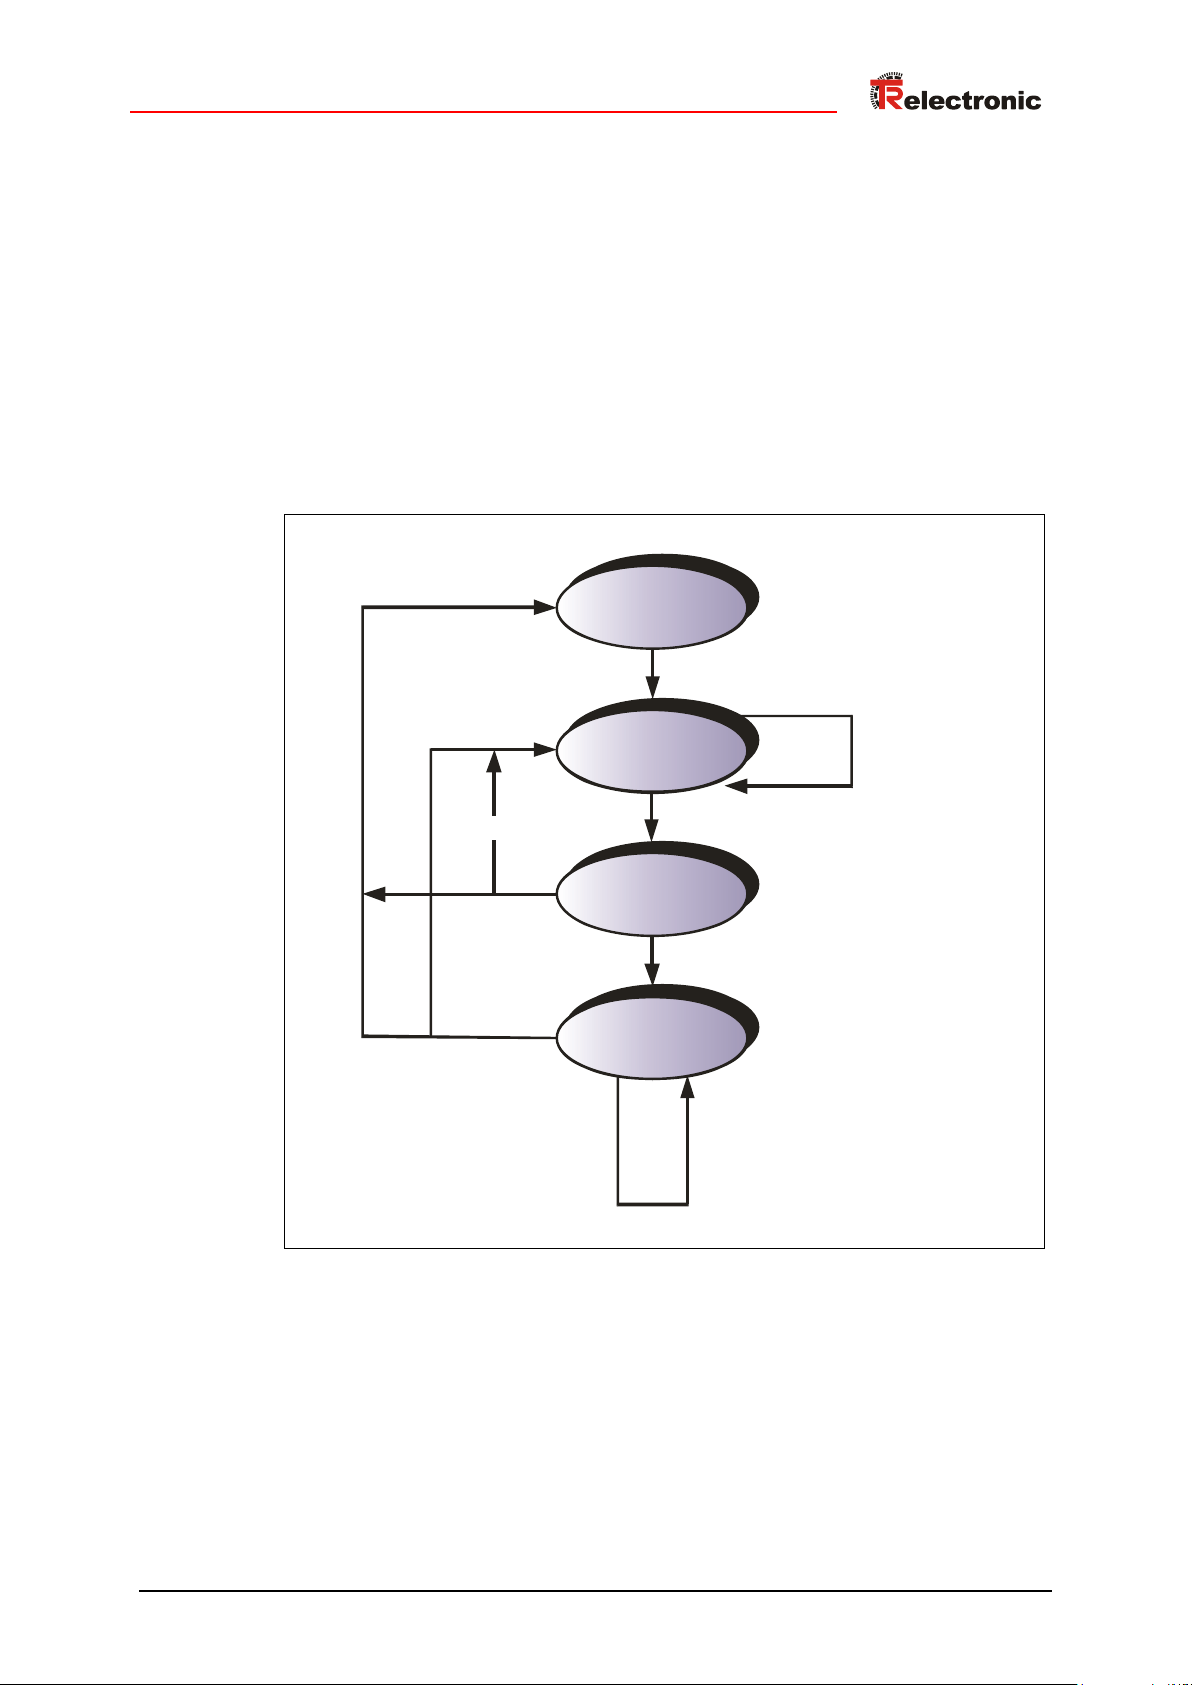
Power On/
Reset
WPRM
WCFG
DXCHG
DP Watchdog
Initialization
Parameter not ok
Parameter ok
Configuration ok
Parameter and Configuration ok
Outputs Receiver/
Return Inputs
Configuration not ok
Unlock
Configuration not ok
Parameter not ok
Output length false
WPRM = Wait Parameter
WCFG = Wait Configuration
DXCHG = Data Exchange
5.3 Starting up on the PROFIBUS
Before the measuring system can be accepted for "Data_Exchange", the master must
firstly initialize the measuring system at start-up. The resulting data exchange between
the master and the measuring system (slave) is divided into the parameterization,
configuration and data transfer phases.
It is checked whether the projected nominal configuration agrees with the actual
device configuration. The device type, the format and length information as well as the
number of inputs and outputs must agree in this check. The user is therefore reliably
protected against parameterization errors.
If the check was successful, it is switched over into the DDLM_Data_Exchange mode.
In this mode, the measuring system e.g. sends its actual position, and the preset
adjustment function can be performed.
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 87 of 131
Figure 6: DP slave initialization
Page 88
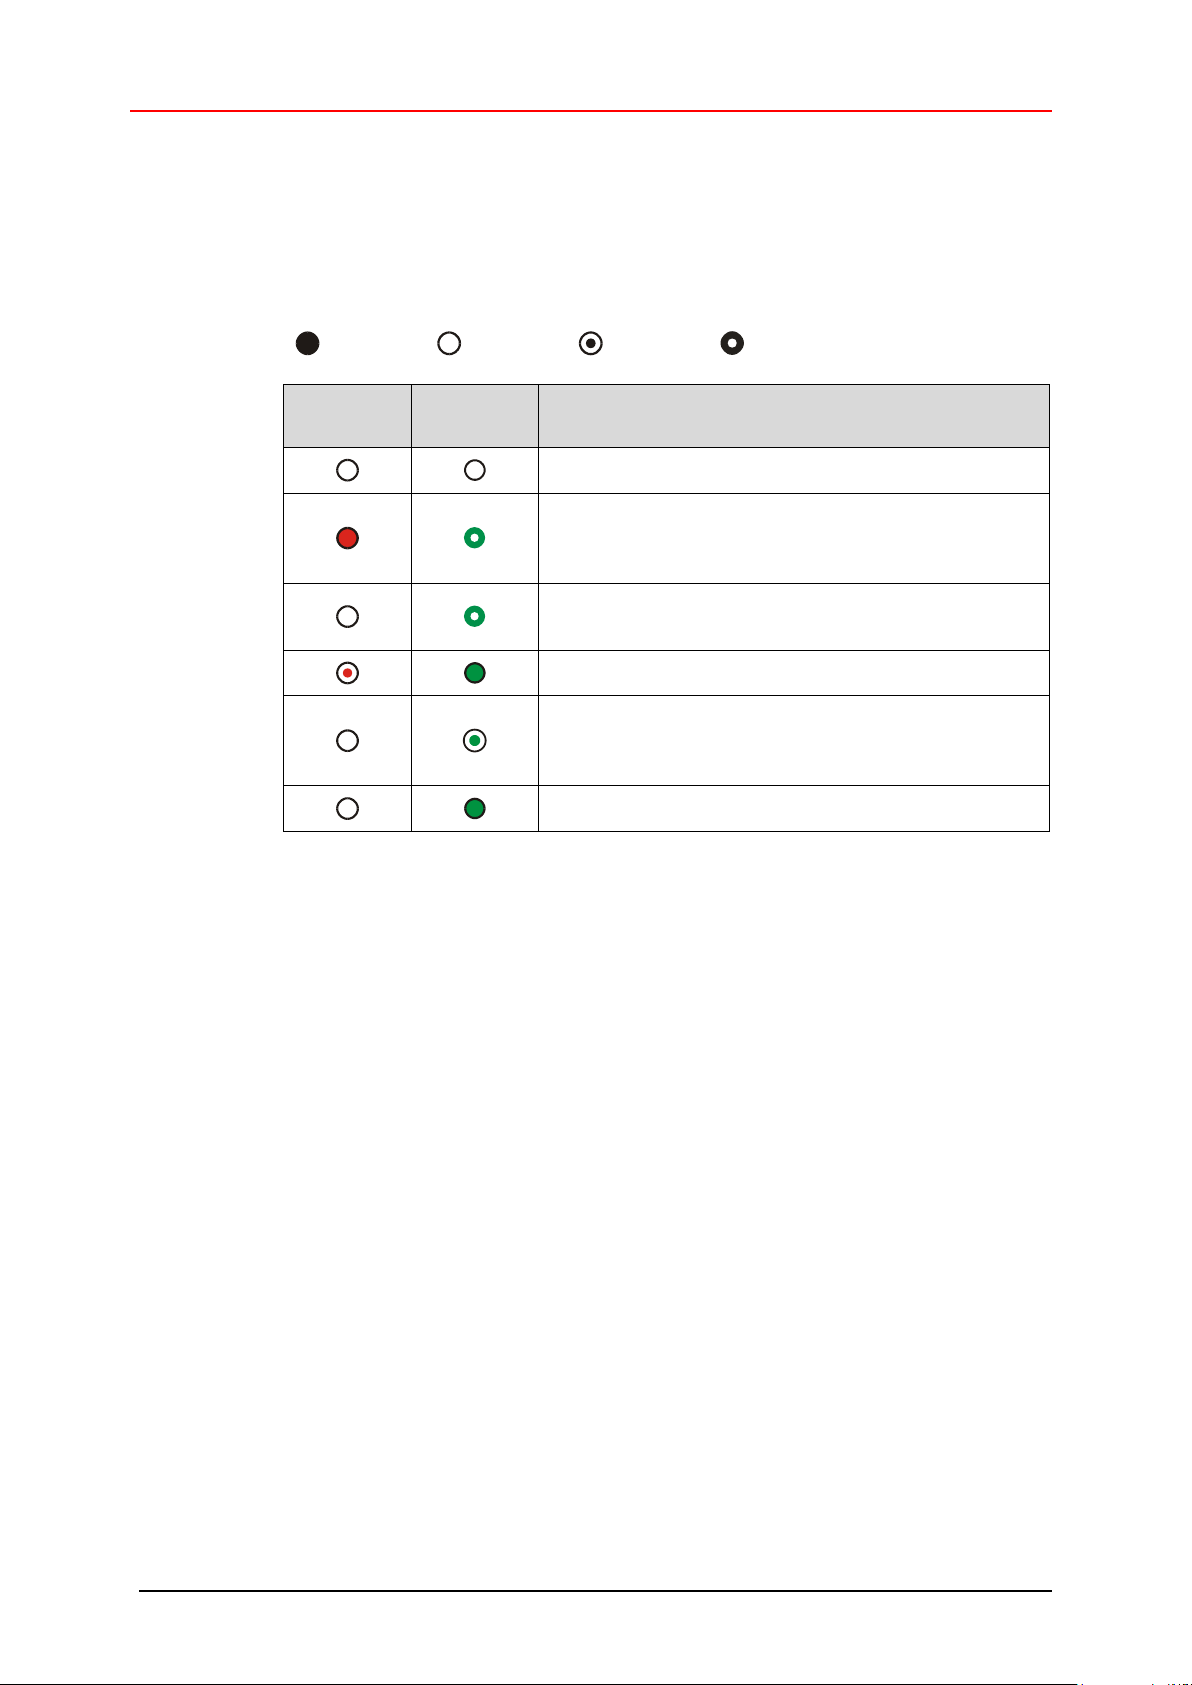
Commissioning
= ON
= OFF
= 1 Hz
= 10 Hz
BUS FAIL
LED, red
BUS RUN
LED, green
Cause
No supply voltage, hardware error
Parameter- or configuration error
(Preset value1/2 or limit switch out of range,
wrong GSD file)
unrecoverable measuring system defect
(memory error, position error)
No allocation to a master, no data exchange
Parameter- or configuration error in PNO compatible
nominal configuration
(number of revolutions is not a power of two)
operational, no error, bus in cycle
5.4 Bus status display
The measuring system has two LEDs in the connection hood. A red LED (Bus Fail) to
display faults and a green LED (Bus Run) to display status information.
When the measuring system starts up, both LEDs flash briefly. The display then
depends on the operational state.
Corresponding measures in case of an error see chapter “Troubleshooting and
diagnosis options”, page 123.
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 88 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 89
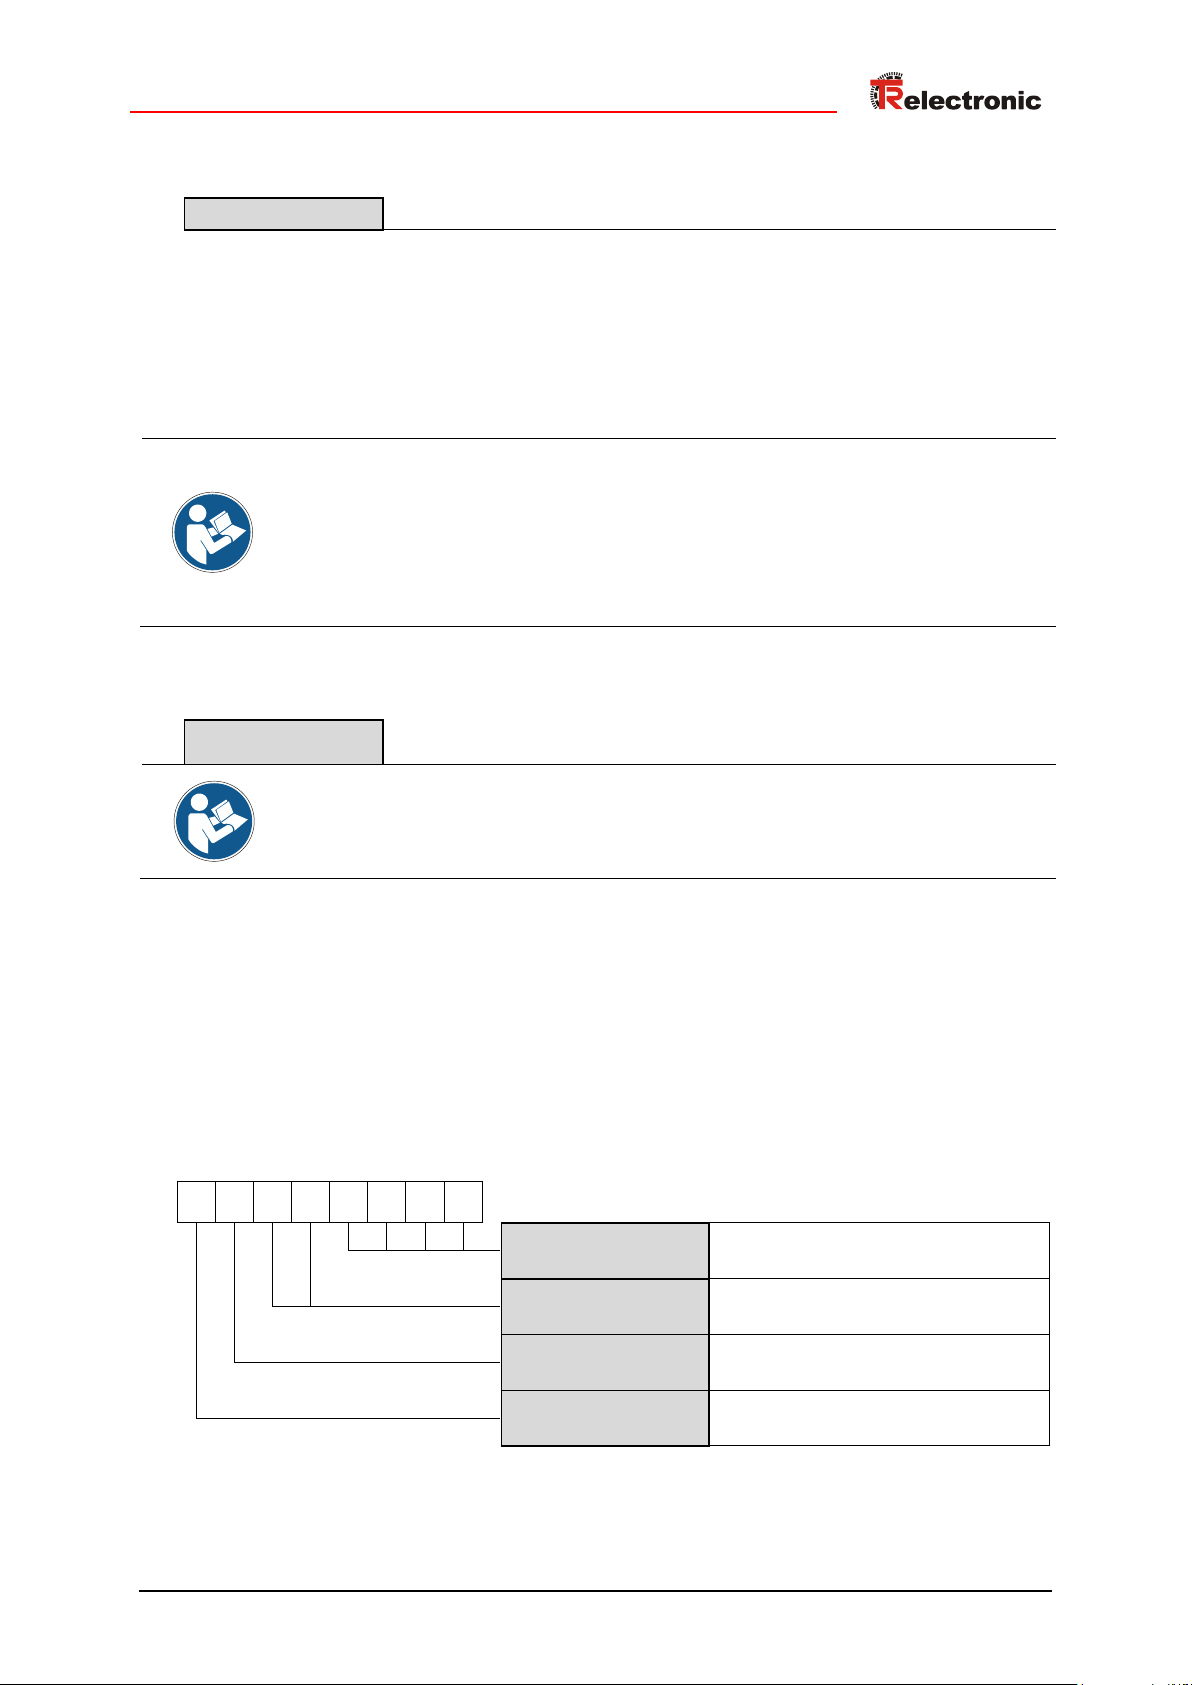
Parameterization
The configuration described as follows contains configuration and parameter data
coded in their bit and byte positions. This information is e.g. only of significance in
troubleshooting or with bus master systems for which this information has to be
entered manually.
Modern configuration tools provide an equivalent graphic interface for this purpose.
Here the bit and byte positions are automatically managed in the "background". The
configuration example on page 119 illustrates this again.
Configuration
The definition of the I/O length, I/O data type etc. takes place automatically for most bus
masters. This information only has to be entered manually for a few bus masters.
27
26
25
24
23
22
21
20
Length of the I/O data:
0-15 for 1 to 16 bytes or words
Type of I/O data:
00 = empty, 01 = input,
10 = output, 11 = input/output
Format:
0 = BYTE, 1 = WORD
Consistency:
0 = Consistency about one byte or word
1 = Consistency about the complete module
6 Parameterization and configuration
Parameterization means providing a PROFIBUS-DP slave with certain information required for
operation prior to commencing the cyclic exchange of process data. The measuring system
requires e.g. data for Resolution, Count direction etc.
Normally the configuration program provides an input mask for the PROFIBUS-DP master with
which the user can enter parameter data or select from a list. The structure of the input mask is
stored in the device master file. The number and type of the parameter to be entered by the user
depends on the choice of nominal configuration.
Configuration means that the length and type of process data must be specified and how it is to
be treated. The configuration program normally provides an input list for this purpose, in which
the user has to enter the corresponding identifiers.
As the measuring system supports several possible configurations, the identifier to be entered is
preset dependent on the required nominal configuration, so that only the I/O addresses need to
be entered. The identifiers are stored in the device master file.
The measuring system uses a different number of input and output words on the PROFIBUS
dependent on the required nominal configuration.
Structure of the configuration byte (compact format):
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 89 of 131
Page 90
Parameterization and configuration
Configuration
Operating parameters
*·
Length
Features
PNO Class 1
Page 91
- Count direction
16 bit IN
- No measuring system scaling, the measuring
system has the base resolution according to the
nameplate
- 16 byte diagnosis data
- Count direction
PNO Class 1
Page 92
- Count direction
32 bit IN
PNO Class 2
Page 93
- Count direction
- Class 2 on/off
- Commissioning diagnostics
- Scaling function
- Steps per revolution
- Total measuring range
16 bit IN
16 bit OUT
- Measuring system scaling is possible, however
the number of steps / revolution must be an
integer and the number of revolutions an
exponent of 2
- Preset adjustment via the bus
- Count direction
PNO Class 2
Page 95
- Count direction
- Class 2 on/off
- Commissioning diagnostics
- Scaling function
- Steps per revolution
- Total measuring range
32 bit IN
32 bit OUT
TR-Mode,
Position
Page 97
- Count direction
- Commissioning diagnostics
- Short Diagnostics
- Total measuring range
- Revolutions numerator
- Revolutions denominator
- Code SSI-Interface
- Data bits SSI-Interface
- Code PROFIBUS-Interface
- Preset
- Limit switch
32 bit IN
32 bit OUT
- Measuring system scaling possible, the number
of steps per revolution can be a decimal number
and the number of revolutions any number (not a
exponent of 2).
- Preset adjustment via the bus
- Count direction
- Configuration of the SSI interface
-
Output code programming
-
Preselection of the values for the external Preset
inputs
-
Limit switch
TR-Mode,
- Position +
- Velocity
Page 102
- Count direction
- Commissioning diagnostics
- Short Diagnostics
- Total measuring range
- Revolutions numerator
- Revolutions denominator
- Code SSI-Interface
- Data bits SSI-Interface
- Code PROFIBUS-Interface
- Preset
- Limit switch
- Velocity
32 bit IN
16 bit IN
32 bit OUT
- Measuring system scaling possible, the number
of steps per revolution can be a decimal number
and the number of revolutions any number (not a
exponent of 2).
- Preset adjustment via the bus
- Count direction
- Configuration of the SSI interface
- Output code programming
-
Preselection of the values for the external Preset
inputs
- Limit switch
- Velocity output
6.1 Overview
* from the bus master perspective
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 90 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 91
Data exchange
Byte 1 2
Bit
15 – 8
7 – 0
Data
215 – 28
27 – 20
Data_Exchange – Position data
Configuration data
see note on page 89
Byte
1
Bit 7 6
5 – 4
3 – 0
Data 1 1
01
0
D
0
Consistency
Word format
Input data
Length code
Overview of operating parameters
see note on page 89
Byte
9
Bit
7 – 0
Data
27 – 20
Bit
Definition
= 0 (DEFAULT)
= 1
Page
0
Count direction
ascending position
values for clockwise
rotation
ascending position
values counterclockwise rotation
108
6.2 PNO CLASS 1 16 bits
DDLM_Data_Exchange
Input word IWx
Device Class 1: 0xD0 (1 word input data for position value, consistent)
DDLM_Chk_Cfg
DDLM_Set_Prm
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 91 of 131
Page 92
Parameterization and configuration
Data exchange
Byte 1 2 3 4
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Data_Exchange – Position data
Configuration data
see note on page 89
Byte
1
Bit 7 6
5 – 4
3 – 0
Data 1 1
01
1
D
1
Consistency
Word format
Input data
Length code
Overview of operating parameters
see note on page 89
Byte
9
Bit
7 – 0
Data
27 – 20
Bit
Definition
= 0 (DEFAULT)
= 1
Page
0
Count direction
ascending position
values for clockwise
rotation
ascending position
values counterclockwise rotation
108
6.3 PNO CLASS 1 32 bits
DDLM_Data_Exchange
Input double word IDx
Device Class 1: 0xD1 (1 double word input data for position value, consistent)
DDLM_Chk_Cfg
DDLM_Set_Prm
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 92 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 93
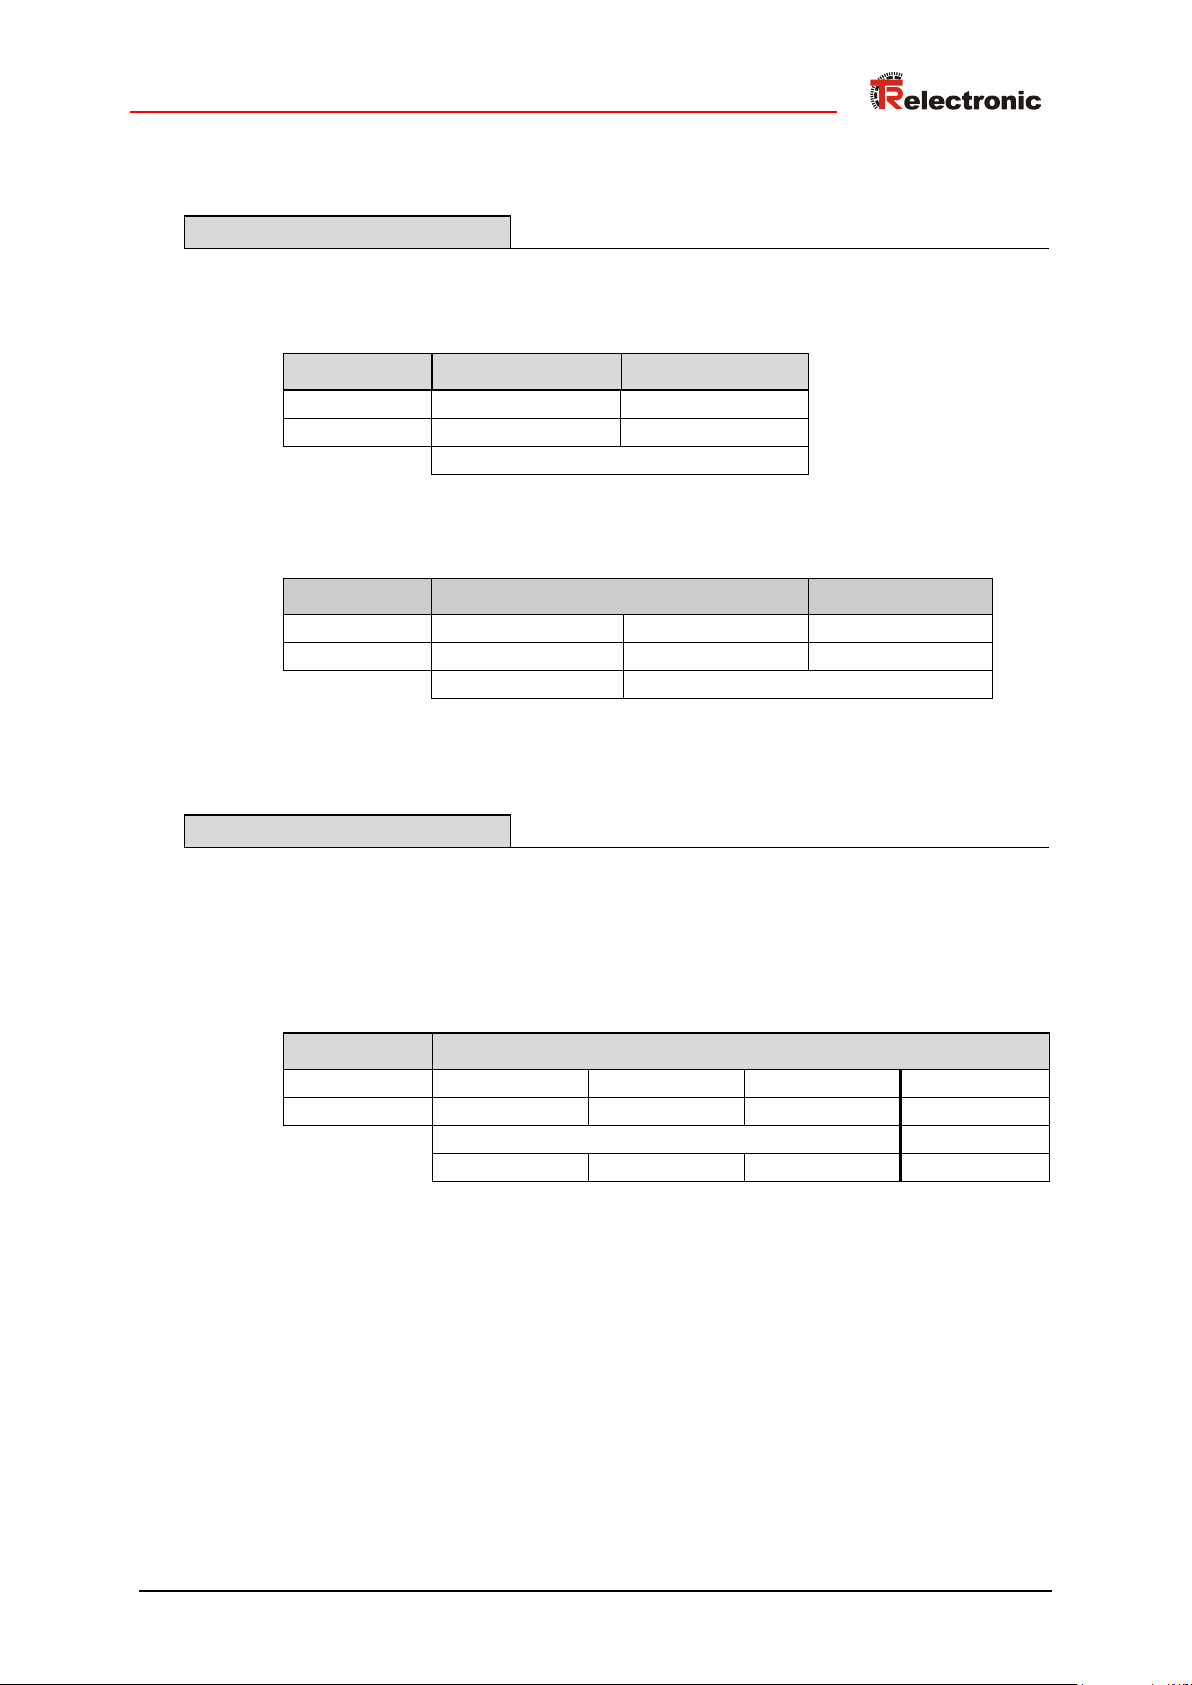
Data exchange
Byte 1 2
Bit
15 – 8
7 – 0
Data
215 – 28
27 – 20
Data_Exchange – Position data
Byte 1 2
Bit
15
14 – 8
7 – 0
Data
0 / 1
214 – 28
27 – 20
Preset execution
Preset adjustment value
Configuration data
see note on page 89
Byte
1
Bit 7 6
5 – 4
3 – 0
Data 1 1
11
0
F
0
Consistency
Word format
Input data
Length code
6.4 PNO CLASS 2 16 bits
DDLM_Data_Exchange
Input word IWx
Format for preset adjustment value (description of the function see page 107)
Output word OWx
Device Class 2: 0xF0 (1 word input data for position value, consistent /
1 word output data for preset adjustment, consistent)
DDLM_Chk_Cfg
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 93 of 131
Page 94
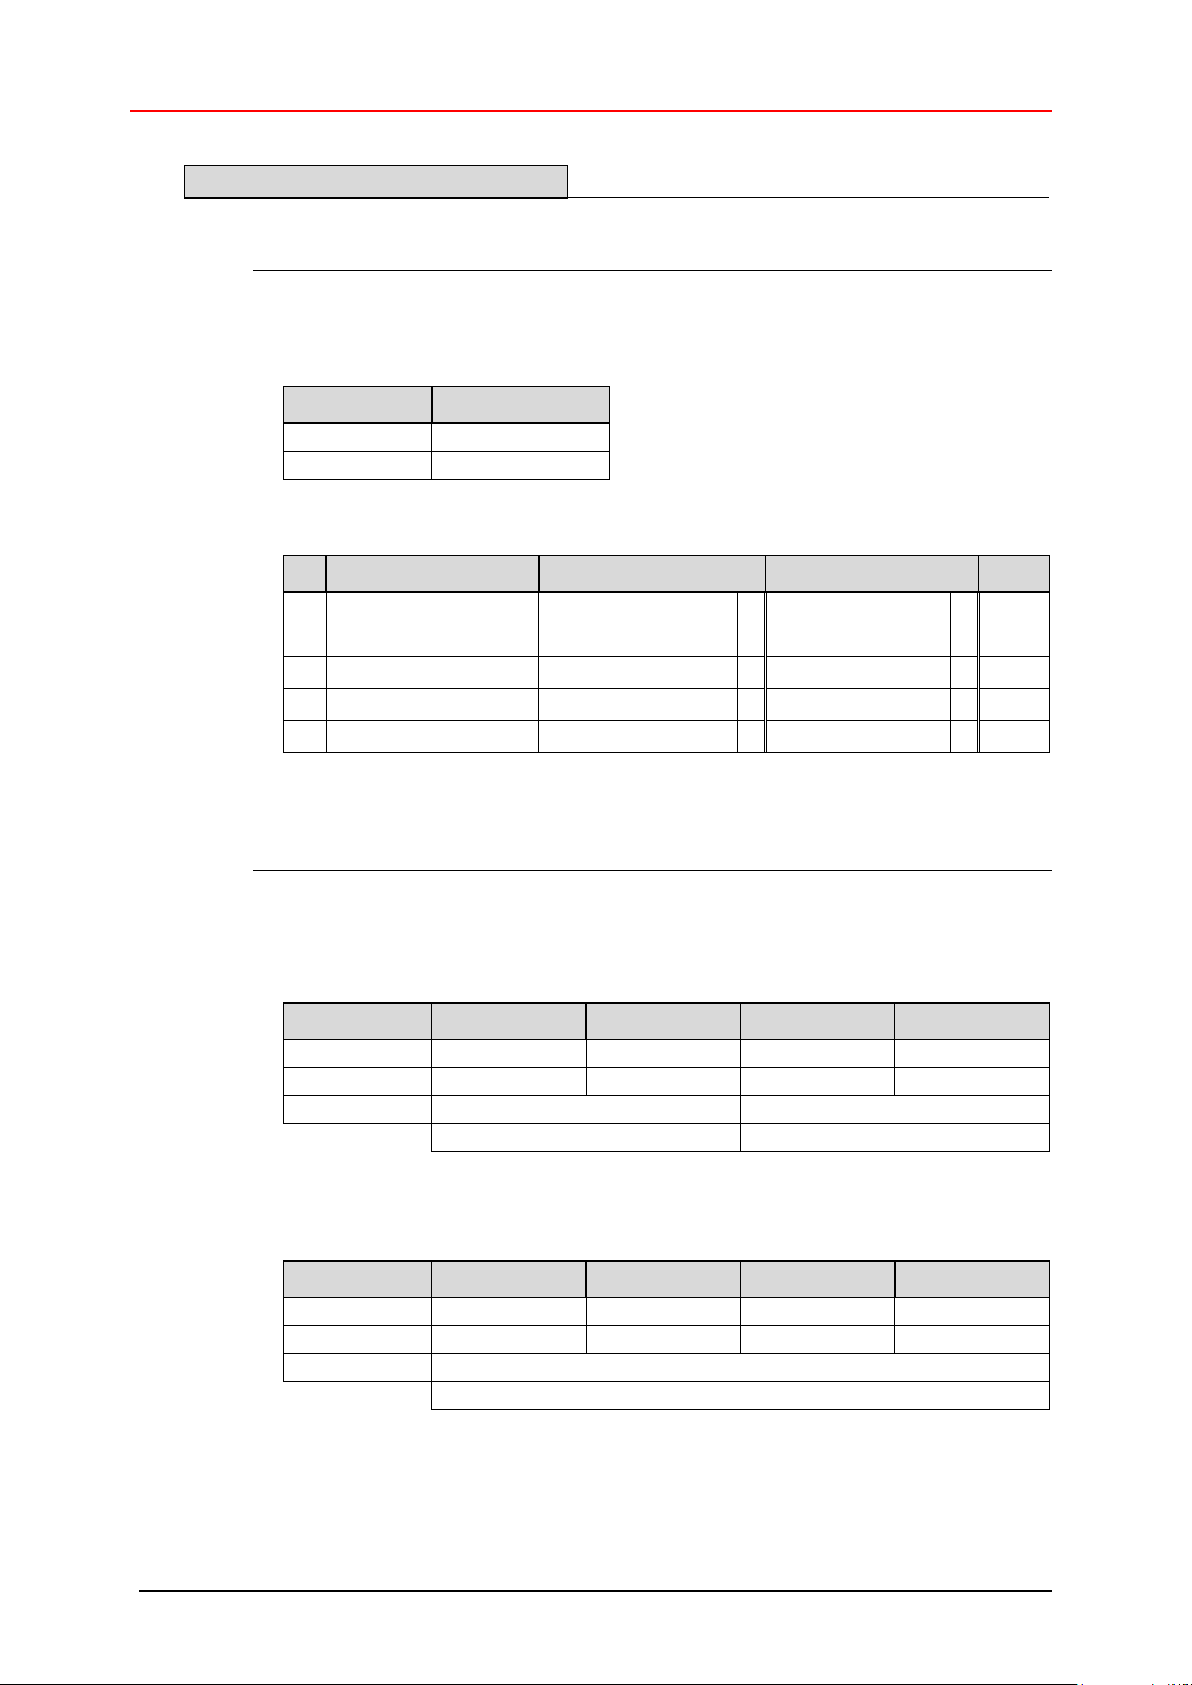
Parameterization and configuration
Overview of operating parameters
see note on page 89
Byte
9
Bit
7 – 0
Data
27 – 20
Bit
Definition
= 0
= 1
Page
0
Count direction
ascending position values
for clockwise rotation
X
ascending position
values counter-
clockwise rotation
108
1
Class 2 Functionality
no yes
X
108
2
Commissioning diagnostics
switched off
X
switched on
108
3
Scaling function
switched off
switched on
X
112
Byte
10
11
12
13
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dec.) 0 4096
unused
Steps per revolution
Byte
14
15
16
17
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dec.)
16777216
Total measuring range
Bit coded operating parameters
DDLM_Set_Prm
x = default setting
Associated operating parameters for scaling
Description see page 112
DDLM_Set_Prm
unsigned16
DDLM_Set_Prm
unsigned32
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 94 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 95
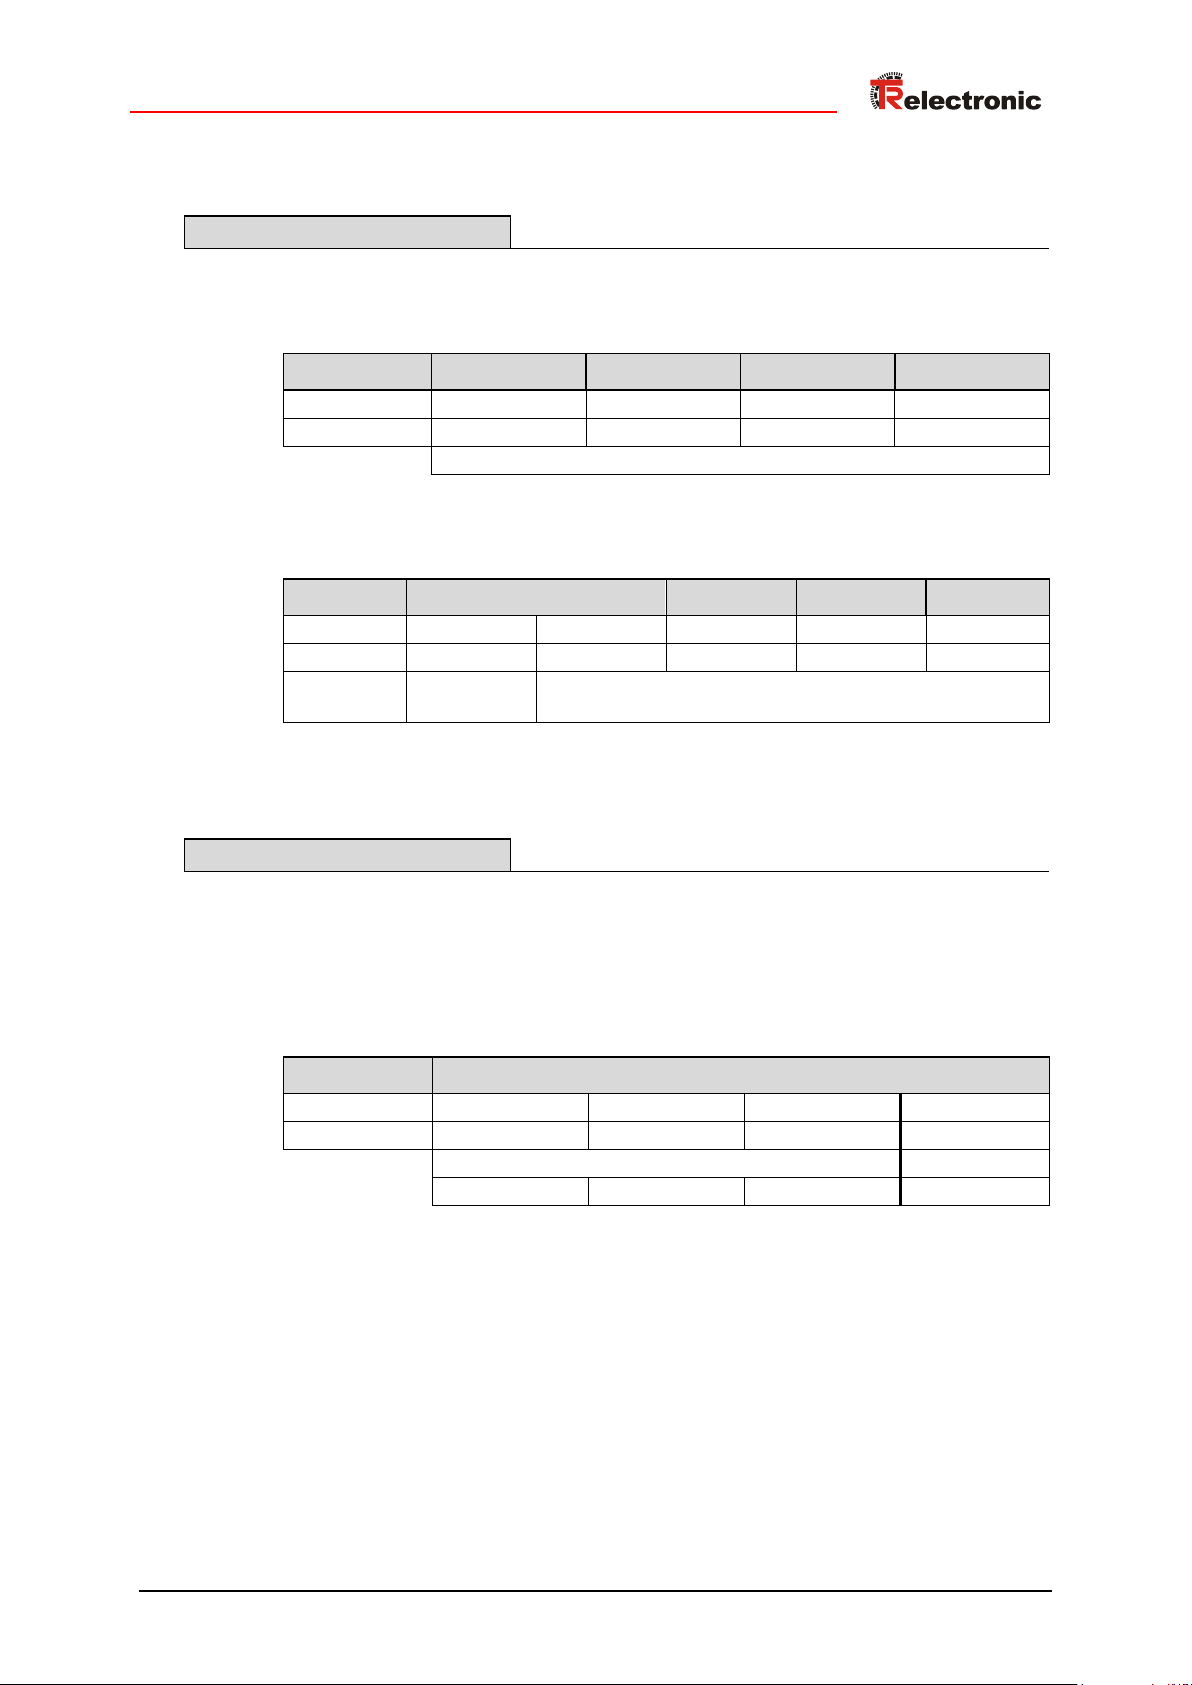
Data exchange
Byte 1 2 3 4
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Data_Exchange – Position data
Byte 1 2 3 4
Bit
31
30 – 24
23 – 16
15 – 8
7 – 0
Data
0 / 1
230 – 224
223 – 216
215 – 28
27 – 20
Preset
execution
Preset adjustment value
Configuration data
see note on page 89
Byte
1
Bit 7 6
5 – 4
3 – 0
Data 1 1
11
1
F
1
Consistency
Word format
Input data
Length code
6.5 PNO CLASS 2 32 bits
DDLM_Data_Exchange
Input double word IDx
Format for preset adjustment value (description of the function see page 107)
Output double word ODx
Device Class 2: 0xF1
1 double word output data for preset adjustment, consistent)
DDLM_Chk_Cfg
(1 double word input data for position value, consistent /
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 95 of 131
Page 96
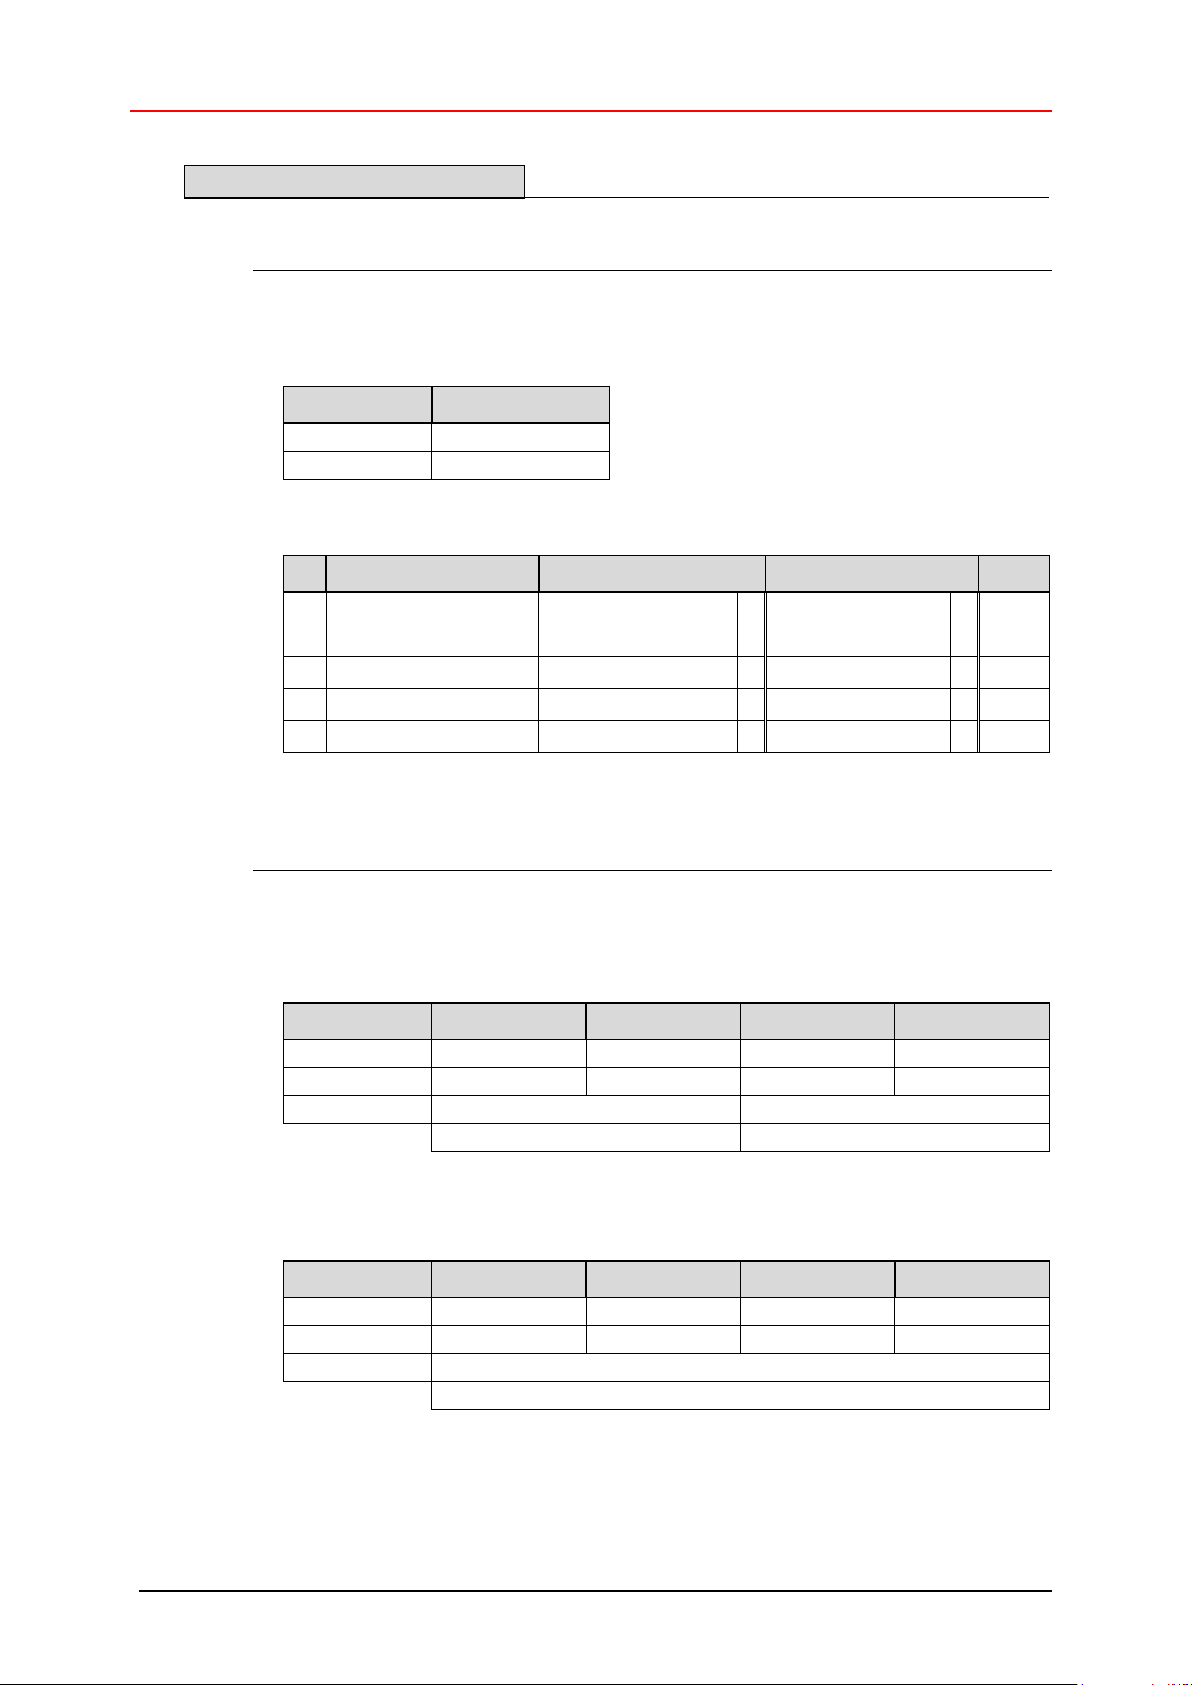
Parameterization and configuration
Overview of operating parameters
see note on page 89
Byte
9
Bit
7 – 0
Data
27 – 20
Bit
Definition
= 0
= 1
Page
0
Count direction
ascending position values
for clockwise rotation
X
ascending position
values counter-
clockwise rotation
108
1
Class 2 Functionality
no yes
X
108
2
Commissioning diagnostics
switched off
X
switched on
108
3
Scaling function
switched off
switched on
X
112
Byte
10
11
12
13
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dec.) 0 4096
unused
Steps per revolution
Byte
14
15
16
17
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dec.)
16777216
Total measuring range
Bit coded operating parameters
DDLM_Set_Prm
x = default setting
Associated operating parameters for scaling
Description see page 112
DDLM_Set_Prm
unsigned16
DDLM_Set_Prm
unsigned32
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 96 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 97
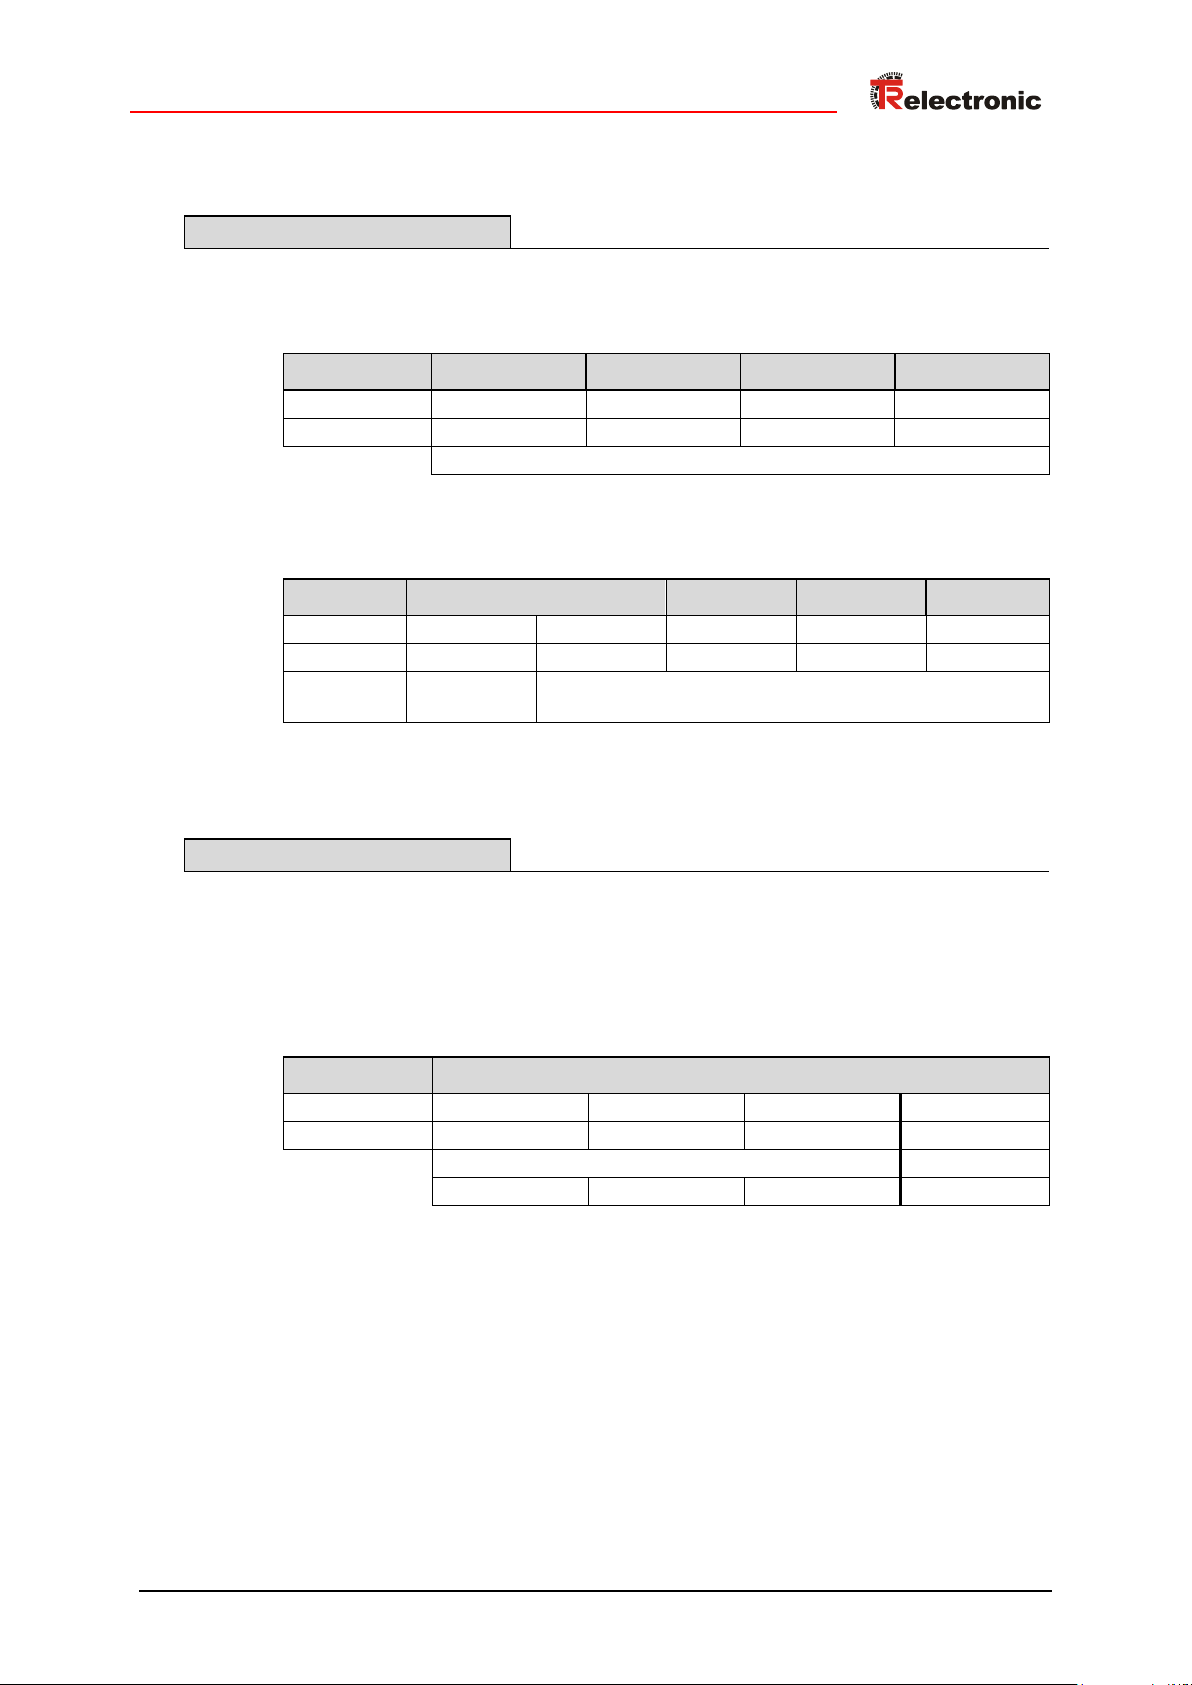
Data exchange
Byte 1 2 3 4
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Data_Exchange – Position data
Byte 1 2 3 4
Bit
31
30 – 24
23 – 16
15 – 8
7 – 0
Data
0 / 1
230 – 224
223 – 216
215 – 28
27 – 20
Preset
execution
Preset adjustment value
Configuration data
see note on page 89
Byte
1
Bit 7 6
5 – 4
3 – 0
Data 1 1
11
1
F
1
Consistency
Word format
Input data
Length code
6.6 TR-Mode Position
DDLM_Data_Exchange
Input double word IDx
Format for preset adjustment value (description of the function see page 107)
Output double word ODx
TR-Mode position: 0xF1
(1 double word input data for position value, consistent /
1 double word output data for preset adjustment, consistent)
DDLM_Chk_Cfg
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 97 of 131
Page 98
Parameterization and configuration
Overview of operating parameters
see note on page 89
Parameter
Data type
Byte
Not supported!
Format
Description
Count direction
bit
9 page 98
page 108
Short Diagnostics
bit
9 page 98
page 111
Commissioning diagnostics
bit
9 page 98
page 108
Teach-In function
unsigned8
10 X page 99
page 109
Total measuring range
unsigned32
11 – 14
page 99
page 114
Revolutions numerator
unsigned32
15 – 18
page 99
page 114
Revolutions denominator
unsigned16
19 – 20
page 99
page 114
Code SSI-Interface
unsigned8
21 page 100
page 117
Code PROFIBUS-Interface
unsigned8
22 page 100
page 117
Preset 1
unsigned32
23 – 26
page 100
page 117
Preset 2
unsigned32
27 – 30
page 100
page 117
Lower limit switch
unsigned32
31 – 34
page 101
page 118
Upper limit switch
unsigned32
35 – 38
page 101
page 118
Data bits SSI-Interface
unsigned8
39 page 101
page 118
Byte
9
Bit
7 – 0
Data
27 – 20
Bit
Definition
= 0
= 1
Page
0
Count direction
ascending position values
for clockwise rotation
X
ascending position
values counter-
clockwise rotation
108
1
Short Diagnostics
yes no
X
111
2
Commissioning
diagnostics
switched off
X
switched on
108
Bit coded operating parameters
DDLM_Set_Prm
x = default setting
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 98 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
Page 99
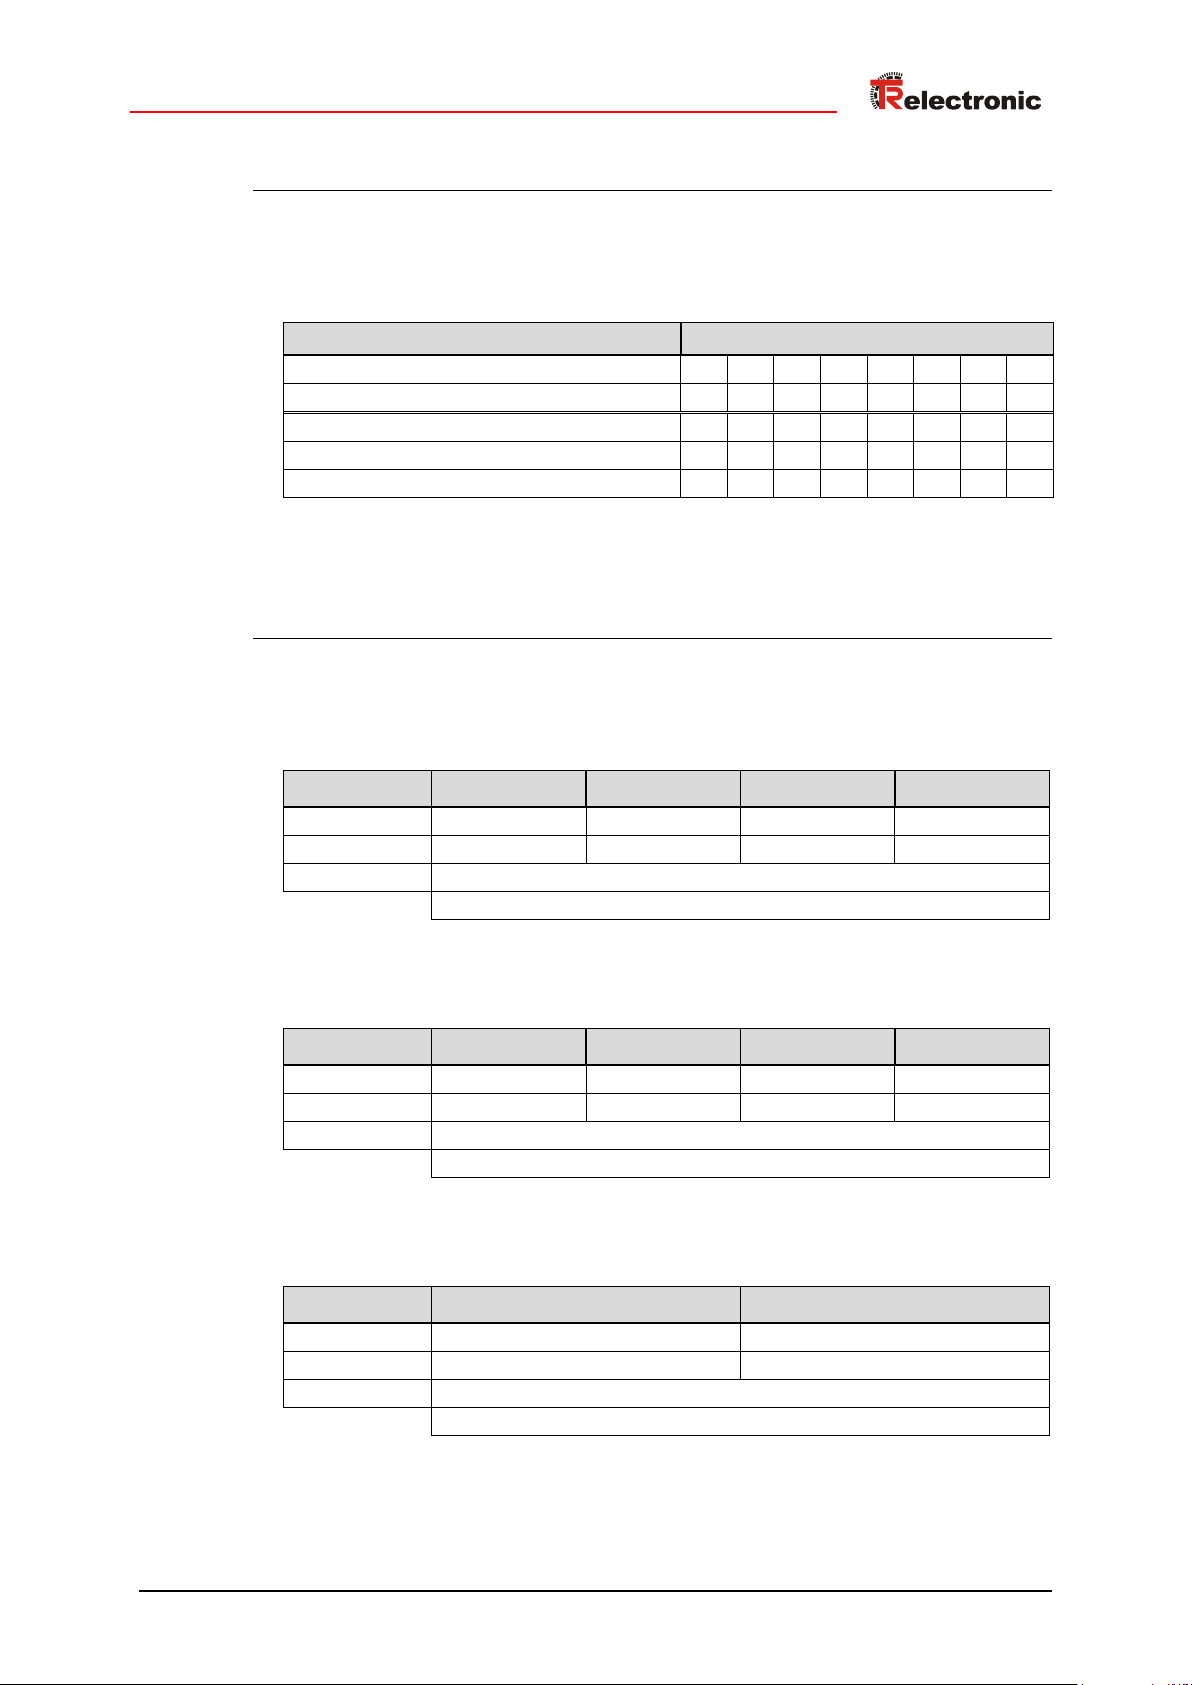
Byte
10
Bit 7 6 5 4 3 2 1 0
Data
27
26
25
24
23
22
21
20
Disabled no status (Default)
0 0 0 0 0 0 0
0
Disabled with status
0 0 0 0 0 0 1
0
Enabled with status
0 0 0 0 0 0 1
1
Byte
11
12
13
14
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dec.)
16777216
Total measuring range
Byte
15
16
17
18
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dec.)
4096
Revolutions numerator
Byte
19
20
Bit
15 – 8
7 – 0
Data
215 – 28
27 – 20
Default (dec.)
1
Revolutions denominator
Operating parameter Teach-In function
Description see page 109
DDLM_Set_Prm
unsigned8
Associated operating parameters for scaling with gearbox function
Description see page 114
DDLM_Set_Prm
unsigned32
DDLM_Set_Prm
unsigned32
DDLM_Set_Prm
unsigned16
Printed in the Federal Republic of Germany TR-Electronic GmbH 2007, All Rights Reserved
02/23/2017 TR - ECE - BA - DGB - 0060 - 05 Page 99 of 131
Page 100
Parameterization and configuration
Byte
21
Bit 7 6 5 4 3 2 1 0
Data
27
26
25
24
23
22
21
20
Gray code (default)
0 0 0 0 0 0 0 0 Binary code
0 0 0 0 0 0 0
1
Shifted Gray code
0 0 0 0 0 0 1
0
Byte
22
Bit 7 6 5 4 3 2 1 0
Data
27
26
25
24
23
22
21
20
Gray code
0 0 0 0 0 0 0 0 Binary code (default)
0 0 0 0 0 0 0
1
Shifted Gray code
0 0 0 0 0 0 1
0
Byte
23
24
25
26
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dec.)
0
Preset 1
Byte
27
28
29
30
Bit
31 – 24
23 – 16
15 – 8
7 – 0
Data
231 – 224
223 – 216
215 – 28
27 – 20
Default (dec.)
1
Preset 2
Operating parameter Code SSI-Interface
Description see page 117
DDLM_Set_Prm
unsigned8
Operating parameter Code PROFIBUS-Interface
Description see page 117
DDLM_Set_Prm
unsigned8
Operating parameter Preset 1 / Preset 2
Description see page 117
DDLM_Set_Prm
unsigned32
DDLM_Set_Prm
unsigned32
TR-Electronic GmbH 2007, All Rights Reserved Printed in the Federal Republic of Germany
Page 100 of 131 TR - ECE - BA - DGB - 0060 - 05 02/23/2017
 Loading...