

Page 1
东莞市木鸟自动化有限公司
制作
审 核
批准
文件受控章
MD3F-1PG
使用手册
未经允许,不可转发
Page 2
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
2
http://www.muneo.cn
[email protected]
400-637-3288 拨1(技术热线)、400-637-3288 拨2(销售热线)
广东省东莞市大岭山镇杨屋东埔新村路110号
官
邮
电
地
网
箱
话
址
:
:
:
:
前言
本手册内容主要描述了MUNEO MD3F-1PG产品的编程资源、功能及使用方式。针
对购买本产品的客户提供参考。
用户在使用产品前,应较为全面地阅读掌握本产品的信息内容
手册中内容示例仅供用户参考、理解,如有疑问请联系木鸟相关技术人员
若用户将本产品与其他产品结合使用时,请确保符合相关技术规范
如果您对本产品使用有疑问,请与代理商、销售人员沟通,或通过电话与我
们联系。
扫描下方二维码关注木鸟官方公众号获取更多产品资讯
Page 3
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
3
版本
修订日期
修订说明
页码
V1.0
2022.06.20
初始版本
1-76
版本历史
版本历史
Page 4
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
4
1
产品概述
介绍 MUNEO-MD3F-1PG产品特点、尺寸、各部件名称、LED显示、端子排列
2
产品规格
说明 MUNEO-MD3F-1PG产品的一般规格、电源规格、性能规格、输入输出规格
3
系统构成
介绍 MUNEO-MD3F-1PG产品的整体构成、支持的可编程控制器、与可变控制器的连接
4
安装
描述 MUNEO-MD3F-1PG产品的安装
5
接线
描述 MUNEO-MD3F-1PG产品的接线
6
定位运行
介绍 MUNEO-MD3F-1PG产品定位运行与缓冲存储器的设定和定位运行的概要
7
缓冲存储器
介绍 MUNEO-MD3F-1PG产品的缓冲存储器的读出写入、指令、参数和数据
8
手动控制
介绍 MUNEO-MD3F-1PG产品的手动运行与各种功能的应对、JOG运行、机械原点回归运行
9
定位控制
介绍 MUNEO-MD3F-1PG产品的定位运行与各种功能的应对、运行
使用手册指南
本手册内容结构大致如下 :
Page 5
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
5
目录
前言 ...................................................................................................................................................................... 2
版本历史 .............................................................................................................................................................. 3
使用手册指南 .......................................................................................................................................................4
目录.......................................................................................................................................................................5
.......................................................................................................................................................8
1.1 产品特点 ................................................................................................................................................8
1.2 外形尺寸、各部名称
1.3 LED显示
1.4 端子排列
............................................................................................................................................................ 10
2.1 一般规格 .............................................................................................................................................10
2.2 电源规格 .............................................................................................................................................10
2.3 性能规格 .............................................................................................................................................10
2.4 输入规格 .............................................................................................................................................10
2.5 输出规格 .............................................................................................................................................11
3.1 整体构成
3.2 支持可编程控制器
3.3 与可变控制器的连接
........................................................................................................................................................... 13
........................................................................................................................................................... 13
5.1 输入接线 ..............................................................................................................................................13
5.1.1 采用漏型输入时 ..........................................................................................................................13
.................................................................................................................................................9
................................................................................................................................................9
....................................................................................................................................................12
.............................................................................................................................................12
.............................................................................................................................8
............................................................................................................................. 12
..........................................................................................................................12
5.1.2 采用源型输入时 ..........................................................................................................................13
5.2 输出接线 ..............................................................................................................................................14
....................................................................................................................................................14
6.1 定位运行与缓冲存储器的设定 ............................................................................................................15
6.2 定位运行的概要 ................................................................................................................................. 16
................................................................................................................................................17
7.1 缓冲存储器的读出和写入方法
7.2 FROM/TO指令
7.3 缓冲存储器一览
7.4 定位参数
7.5 控制数据 .............................................................................................................................................32
.............................................................................................................................................20
..................................................................................................................................17
................................................................................................................................. 18
.......................................................................................................... 17
Page 6
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
6
7.5.1 [BFM#16]启动延迟时间 ................................................................................................... 32
7.5.2 [BFM#18、#17]目标地址Ⅰ ...........................................................................................32
7.5.3 [BFM#20、#19]运行速度Ⅰ ............................................................................................ 33
7.5.4 [BFM#22、#21]目标地址Ⅱ ............................................................................................ 33
7.5.5 [BFM#24、#23]运行速度Ⅱ ............................................................................................ 34
7.5.6 [BFM#25]运行指令 ..........................................................................................................34
7.5.7 [BFM#54、#53]目标地址变更值 .................................................................................... 36
7.5.8 [BFM#56、#55]运行速度变更值 .................................................................................... 36
7.5.9 [BFM#57]运行指令Ⅱ .......................................................................................................36
7.6 监控数据 .............................................................................................................................................37
7.6.1 [BFM#27、#26]当前地址
7.6.2 [BFM#28]状态信息
...........................................................................................................37
7.6.3 [BFM#29]错误代码
7.6.4 [BFM#30]机种代码
................................................................................................37
........................................................................................................39
........................................................................................................39
7.6.5 [BFM#59、#58]当前地址(脉冲换算值) ....................................................................39
7.6.6 [BFM#61、#60]运行速度当前值 ................................................................................... 40
7.6.7 [BFM#62]版本信息 ............................................................................................................ 40
....................................................................................................................................................41
8.1 手动运行与各种功能的应对 ............................................................................................................... 41
8.2 JOG运行
1. 动作
2、定位结束标志位
3. JOG运行中的速度变更
..............................................................................................................................................41
..................................................................................................................................................41
............................................................................................................................. 42
.................................................................................................................... 42
8.3 机械原点回归运行 ...............................................................................................................................42
....................................................................................................................................................47
9.1 定位运行与各种功能的应对 ............................................................................................................... 47
9.2 1速定位运行 ........................................................................................................................................47
1. 动作 ..................................................................................................................................................47
2. 地址指定.......................................................................................................................................... 48
3. 旋转方向.......................................................................................................................................... 48
4. 定位结束标志位 ...............................................................................................................................48
9.3 中断1速定位运行 ................................................................................................................................ 49
1. 动作
2. 地址指定
3. 旋转方向
4. 定位结束标志位
5. 中断输入0
..................................................................................................................................................49
.......................................................................................................................................... 50
.......................................................................................................................................... 50
...............................................................................................................................50
........................................................................................................................................50
9.4 2速定位运行 ........................................................................................................................................52
Page 7
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
7
1. 动作 ..................................................................................................................................................52
2. 地址指定.......................................................................................................................................... 53
3. 旋转方向.......................................................................................................................................... 53
4. 第1速结束标志位 .............................................................................................................................53
5. 定位结束标志位 ...............................................................................................................................54
6. 关于速度切换 ...................................................................................................................................56
9.5 外部指令定位运行 ...............................................................................................................................56
1. 动作 ..................................................................................................................................................56
2. 旋转方向.......................................................................................................................................... 57
3. 第1速结束标志位 .............................................................................................................................57
4. 定位结束标志位
5. 中断输入0、中断输入1
9.6 可变速运行
1. 动作
.......................................................................................................................................... 58
..................................................................................................................................................58
...............................................................................................................................57
................................................................................................................... 57
2. 旋转方向.......................................................................................................................................... 60
3. 可变速运行加减速设定 .................................................................................................................... 60
4. 定位结束标志位 ...............................................................................................................................60
5. 响应时间.......................................................................................................................................... 60
9.7 中断停止运行 ...................................................................................................................................... 61
1. 动作
2. 地址指定
3. 旋转方向
4. 定位结束标志位
..................................................................................................................................................61
.......................................................................................................................................... 62
.......................................................................................................................................... 62
...............................................................................................................................62
5. 中断输入0 ........................................................................................................................................62
9.8 中断2速定位运行 ................................................................................................................................ 64
Page 8
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
8
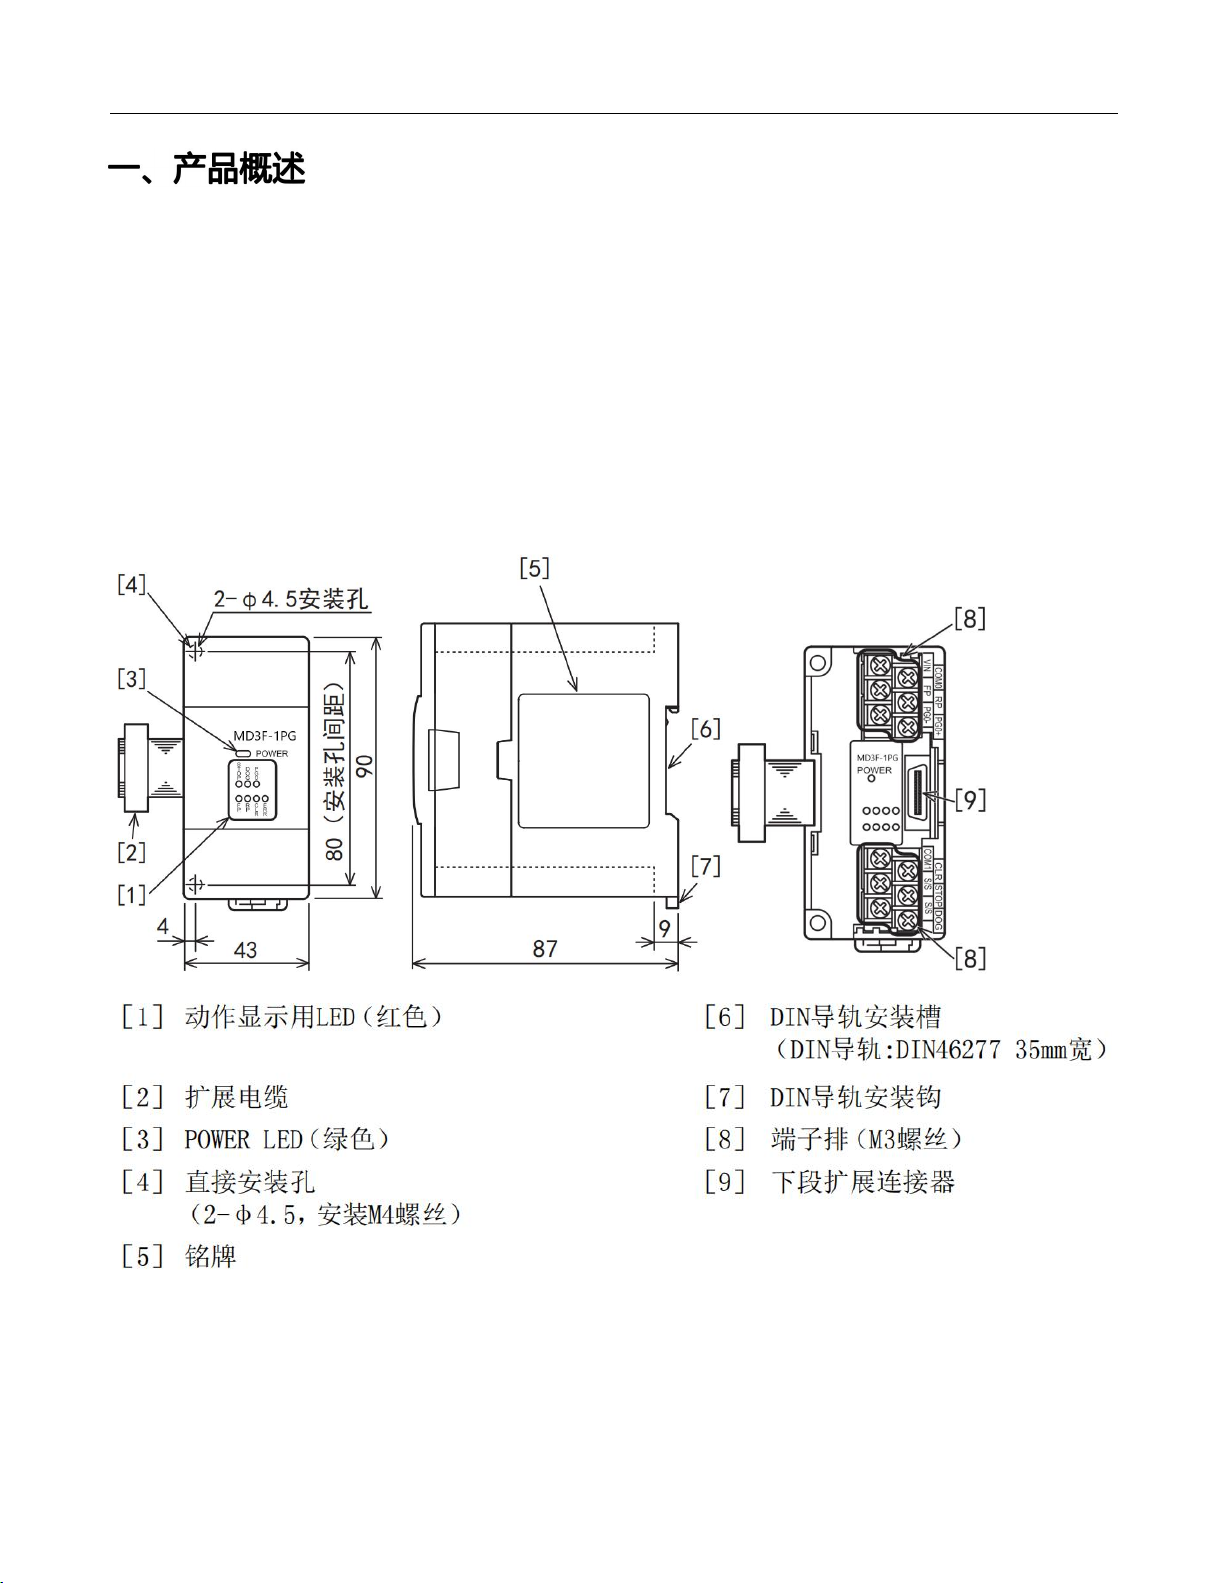
MD3F-1PG型脉冲输出模块(以下简称 1PG)是一种特殊功能模块,最大输出 100kHz的
脉冲串,通过伺服放大器或步进电机驱动器,驱动伺服电机或步进电机。
1.1 产品特点
每台1PG可使用伺服电机或步进电机进行定位控制
最大可输出100kHz的脉冲串。(晶体管输出)
与MD3F可编程控制器连接,可进行定位数据的读出和写入。
1.2 外形尺寸、各部名称
Page 9
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
9
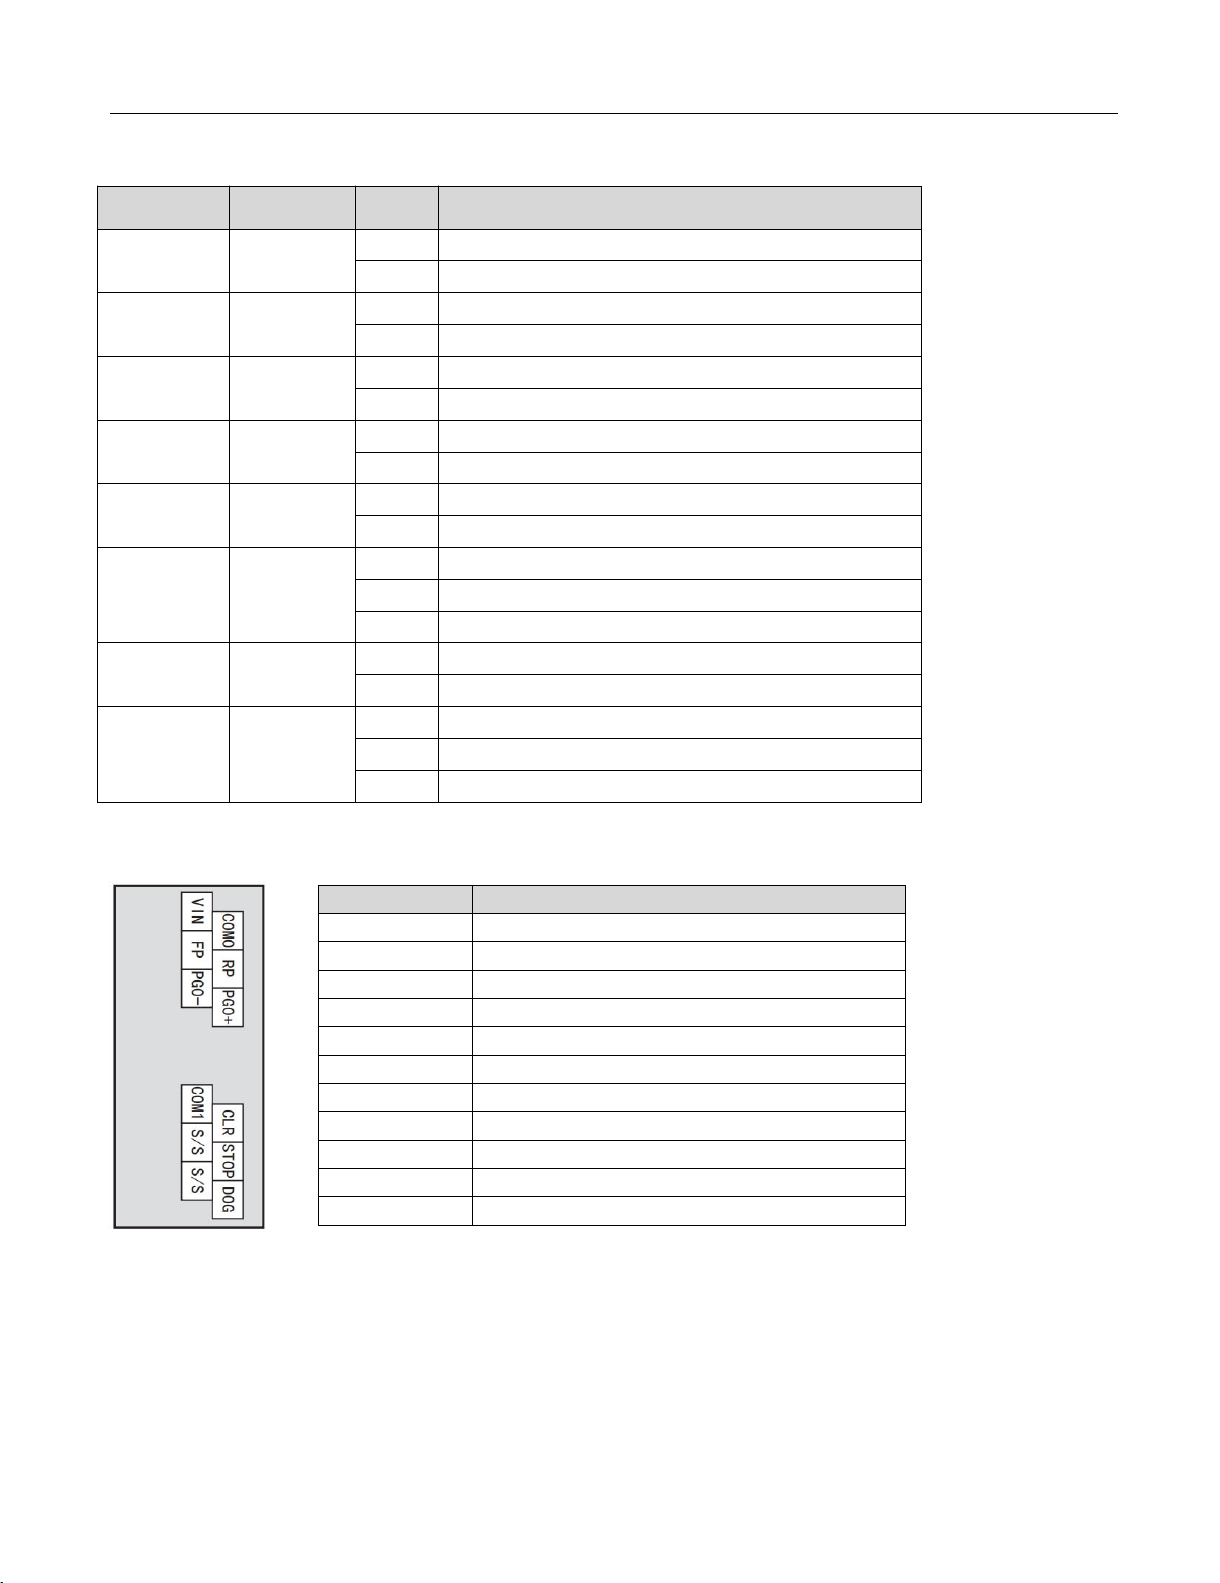
LED显示
LDE颜色
状态
显示内容
POWER
绿
灭灯
可编程控制器没有供应DC5V
亮灯
可编程控制器正在供应DC5V
STOP
红
灭灯
STOP输入OFF
亮灯
STOP输入ON
DOG
红
灭灯
DOG输入OFF
亮灯
DOF输入ON
PGO
红
灭灯
零点信号OFF
亮灯
零点信号ON
FP
红
灭灯
正转脉冲或脉冲串停止中
亮灯
正转脉冲或脉冲串输出中
RP
红
灭灯
反转脉冲或旋转方向输出停止中
闪烁
反转脉冲串输出中
亮灯
旋转方向输出中
CLR
红
灭灯
CLR信号输出停止中
亮灯
CLR信号输出中
ERR
红
灭灯
正常动作中
闪烁
错误发生中
亮灯
CPU错误发生中
端子名
内容
VIN
脉冲输出用电源端子
COMO
脉冲输出用公共端子
FP
正转脉冲或脉冲串输出端子
RP
反转脉冲或旋转方向输出端子
PGO-
零点信号用输入端子
PGO+
零点信号电源端子
COM1
CLR信号输出用公共端子
CLR
CLR信号输出用端子
S/S
STOP或DOG输入用DC24V电源端子
STOP
STOP或中断输入1用端子
DOG
DOG或中断输入0用端子
1.3 LED显示
1.4 端子排列
端子螺丝尺寸与紧固扭矩
端子排螺丝:M3螺丝 /紧固扭矩:0.5~0.8N·m
请勿以规定范围外扭矩紧固端子排螺丝。否则可能导致故障、误动作
Page 10
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
10
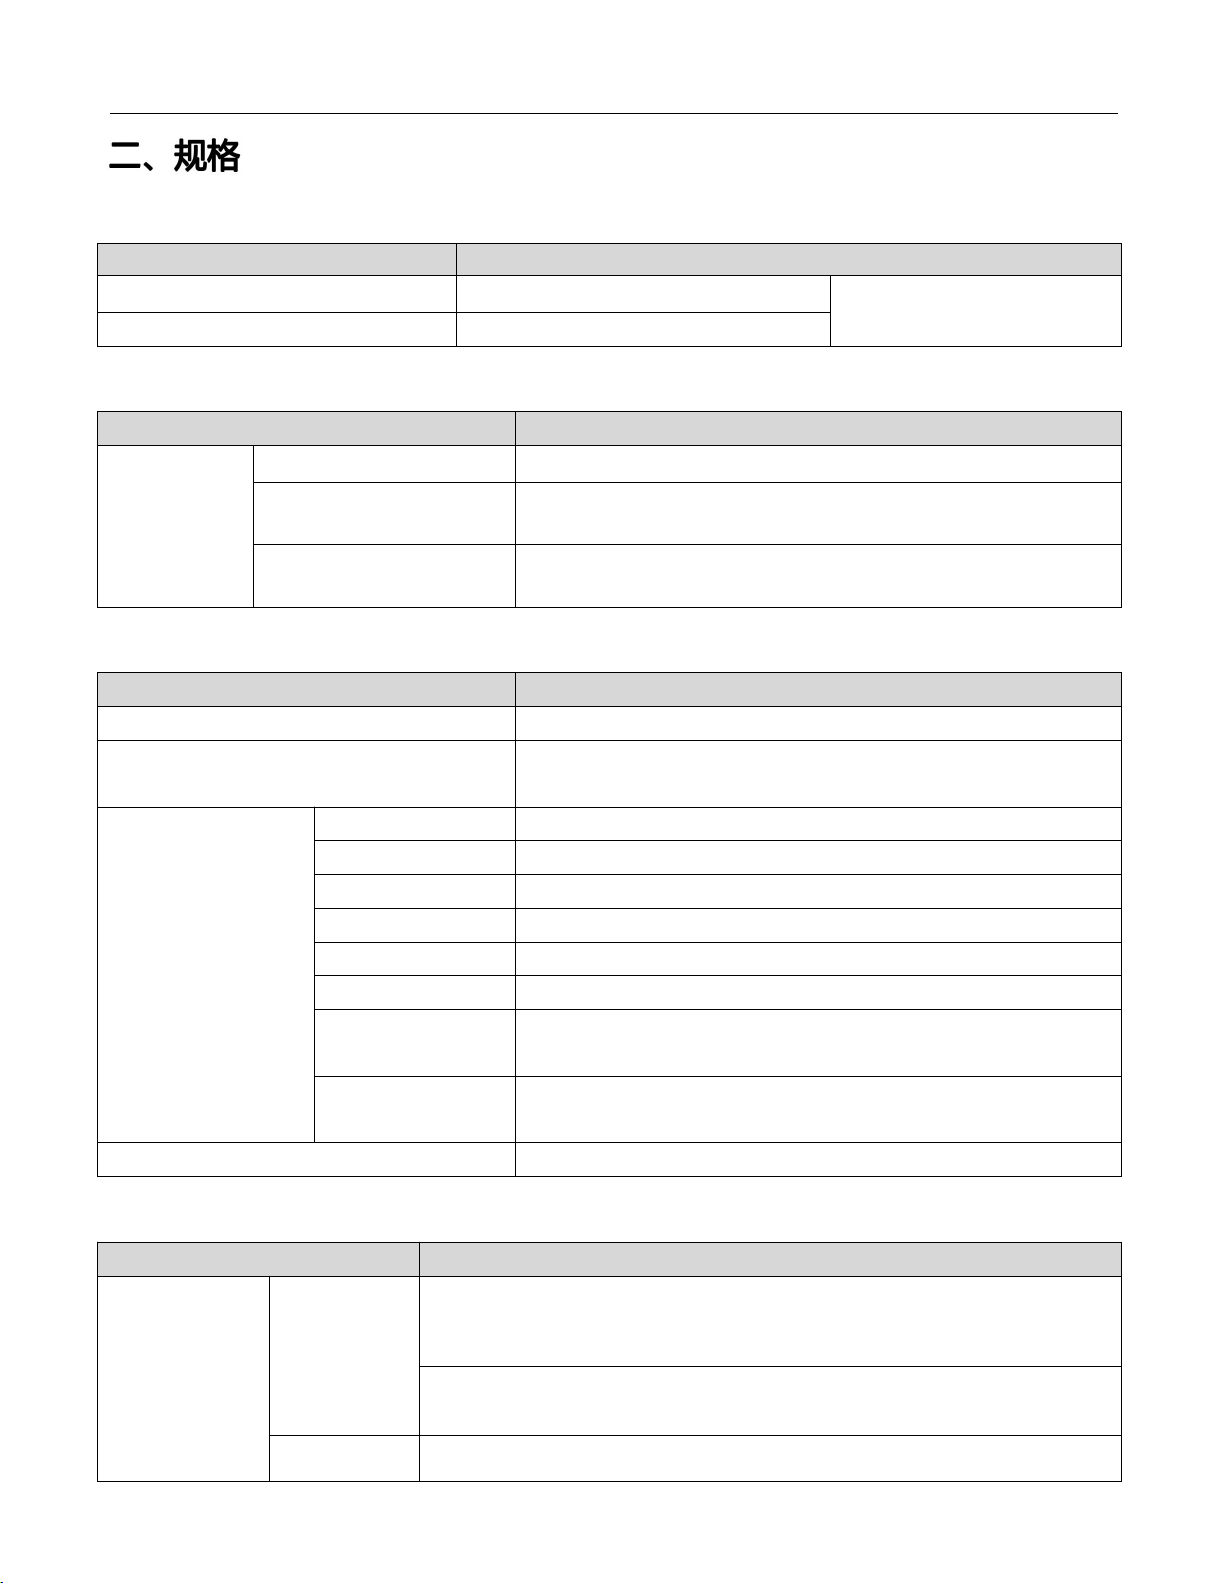
项目
规格
耐电压
AC500V1分钟
全部端子与接地端子
绝缘电阻
DC500V用兆欧表测量5MΩ
项目
规格
驱动电源
输入信号用
DC24V±10% 消耗电流 40mA以下
输出信号用
脉冲输出用:DC5~24V 消耗电流 35mA以下
CLR信号用:DC5~24V 消耗电流 20mA以下
内部控制用
DC5V 消耗电流 150mA
(由可编程控制器主机通过扩展电缆供电)
项目
规格
控制轴数
1轴
定位程序
用顺控程序编写
(使用FROM/T0指令或U/G指令)
定位
方式
增量、绝对
单位
PLS,μm,10^-4inch,mdeg
单位倍率
1,10,100,1000倍
范围
-2,147,438,648~2,147,438,647 PLS
速度指令
Hz,cm/min,inch/min,10deg/min
输出频率
1Hz~100kHz
加减速处理
梯形加减速:1~32,767ms
近似S形加减速:1~5,000ms
启动时间
电机系:1ms以下
机械系:2ms以下
输入输出占有点数
8点(可计算在输入或者输出任意一个内)
项目
规格
输入信号名
组1
STOP:
在减速停止输入或者外部指令定位、中断2速定位运行时的中断输入中
使用
DOG:
在DOG式机械原点回归运行时的DOG输入或者外部指令定位、中断1
速定位、中断停止、中断2速定位运行时的中断输入中使用
组2
PGO:零点信号输入
在DOG式机械原点回归运行中使用
2.1 一般规格
2.2 电源规格
2.3 性能规格
2.4 输入规格
Page 11
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
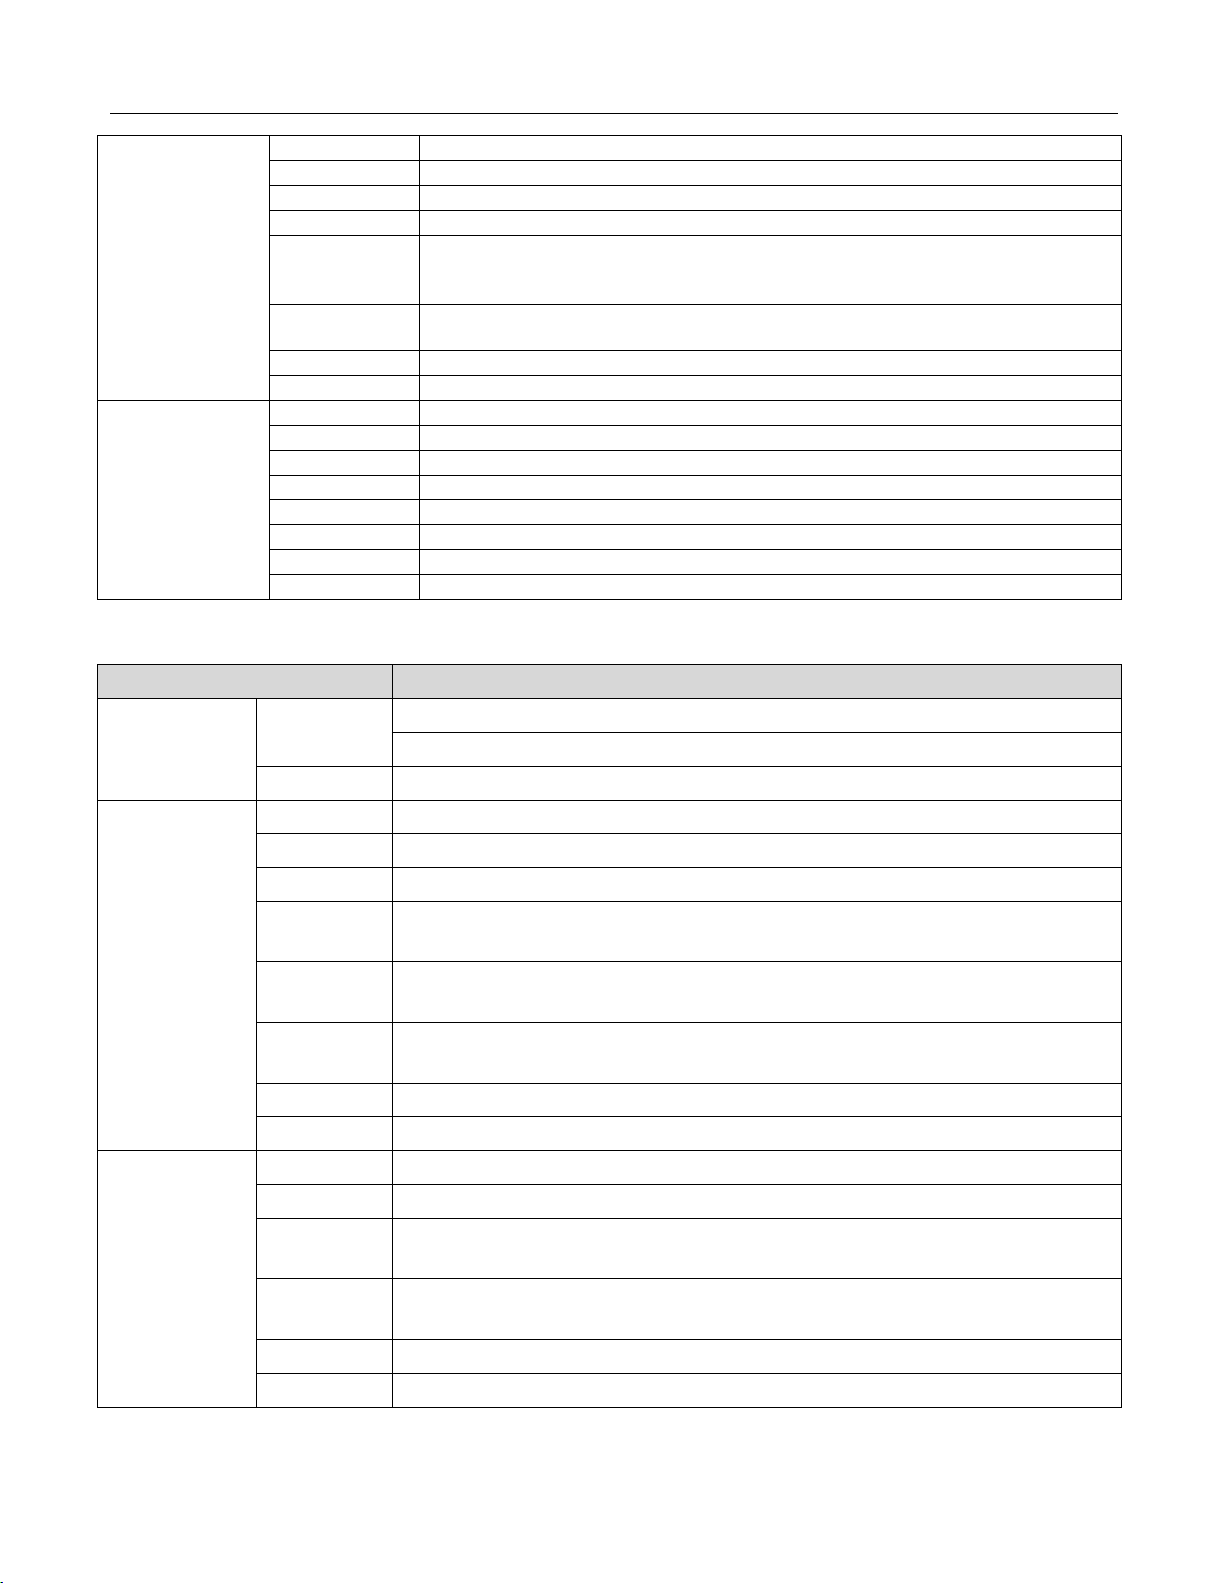
11
组1
信号电压
DC24V(由S/S端子供电)
输入电流
7.0mA
ON电流
4.5mA以上
OFF电流
1.5mA以下
信号形式
无电压触点输入
漏型输入时:NPN集电极开路晶体管
源型输入时:PNP集电极开路晶体管
响应时间
DOG输入时:1ms
STOP输入时:4ms
回路隔离
光耦隔离
动作显示
输入ON时LED亮灯
组2
信号电压
DC5~24V
输入电流
20mA以下
ON电流
4.0mA以上
OFF电流
0.5mA以下
信号形式
NPN集电极开路晶体管
响应脉宽
4μs以上
回路隔离
光耦隔离
动作显示
输入ON时LED亮灯
项目
规格
输出信号名
组1
FP:正转脉冲或脉冲串
RP:反转脉冲或旋转方向信号
组2
CLR:CLR信号
组1
输出形式
晶体管
输出方式
可选择正转脉冲(FP)反转脉冲(RP)或脉冲(PLS)/方向(DIR)
输出频率
1Hz~100kHz
额定负载电
压
DC5~24V
最大负载电
流
20mA以下
VIN消耗电
流
DC5~24V 35mA以下
输出ON电压
1.0V以下
动作显示
输出ON时LED亮灯
组2
输出形式
晶体管
输出方式
脉冲(输出脉宽:20ms)
额定负载电
压
DC5~24V
最大负载电
流
20mA以下
输出ON电压
1.5V以下
动作显示
输出ON时LED亮灯
2.5 输出规格
Page 12
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
12
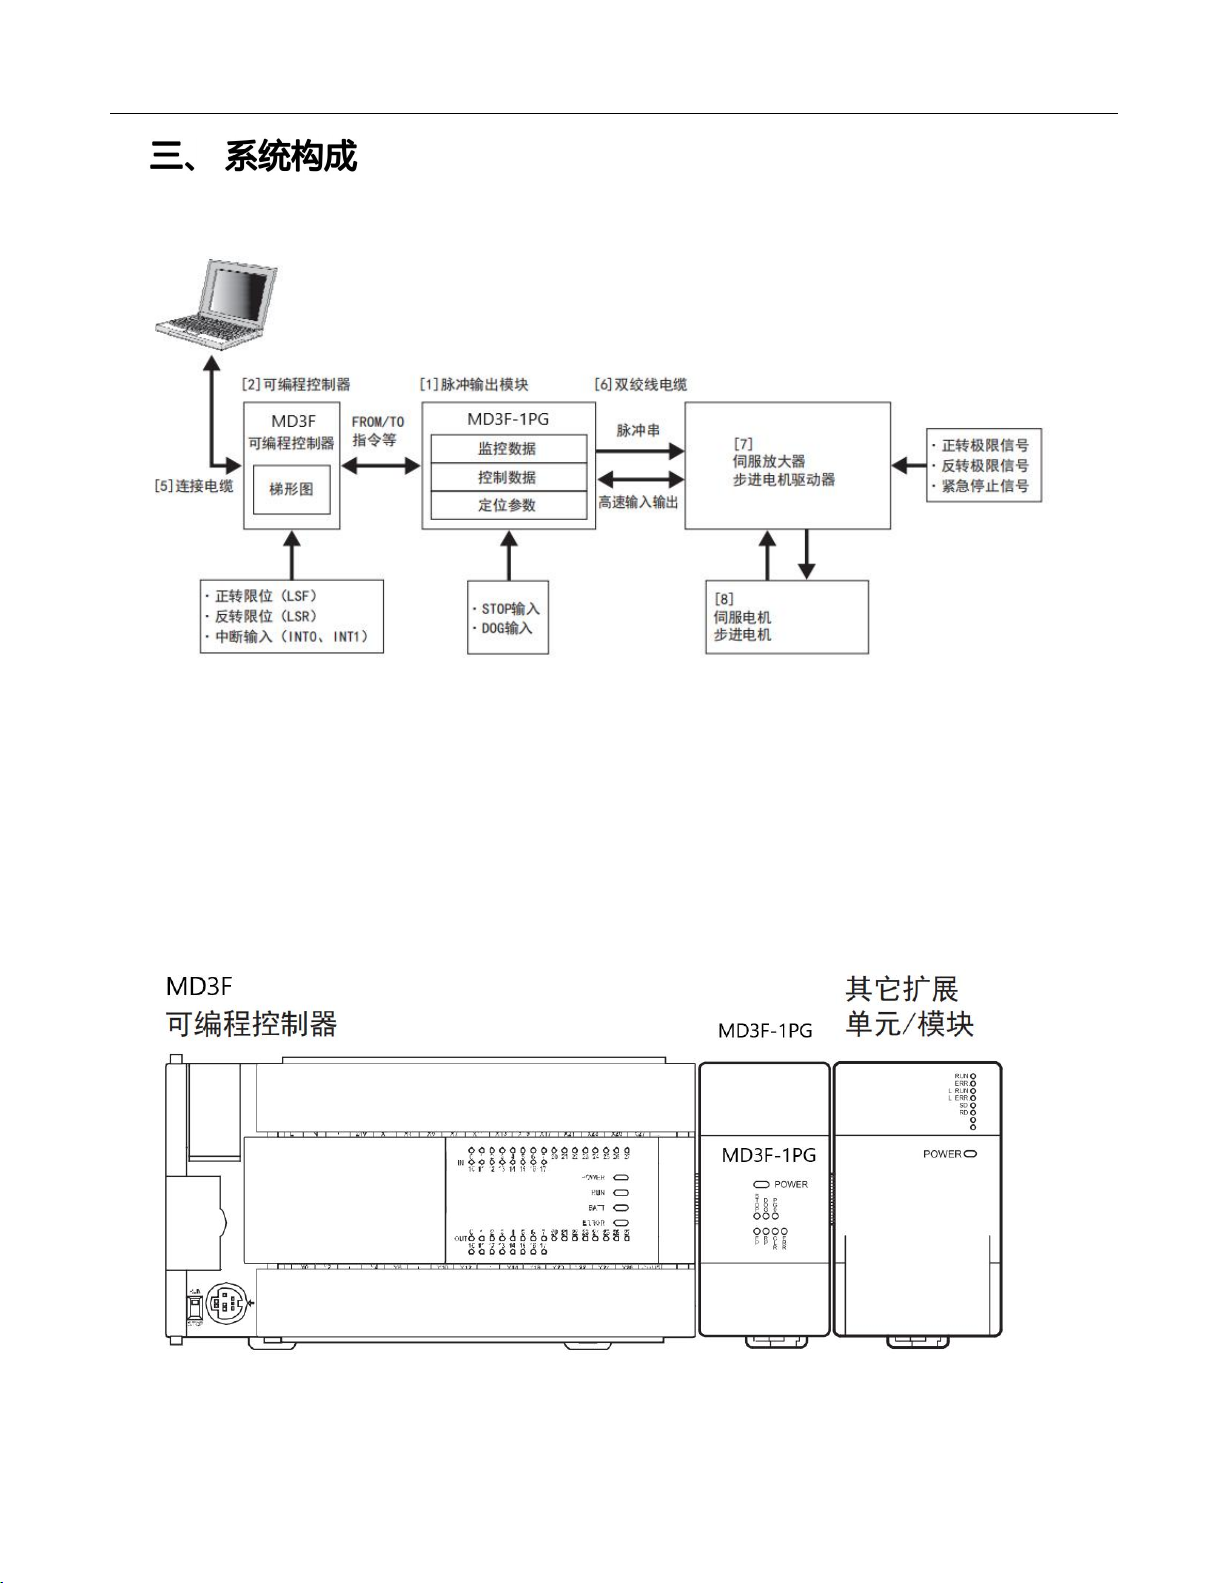
3.1 整体构成
3.2 支持可编程控制器
与MD3F系列可编程控制器连接时最多可连接8台。
3.3 与可变控制器的连接
使用扩展电缆连接可编程控制器与1PG。
1PG被当作可编程控制器的特殊功能模块对待,从靠近可编程控制器的特殊功能模块开
始自动分配 No.0~ No.7的单元号。(该编号为通过FROM/TO指令等指定的单元号。)
1PG的输入输出占有点数为8点。请保证基本单元、扩展单元、扩展模块输入输出点数(
占有点数)与特殊功能模块占有点数的总和不超过可编程控制器的最大输入输出点数。
Page 13
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
13
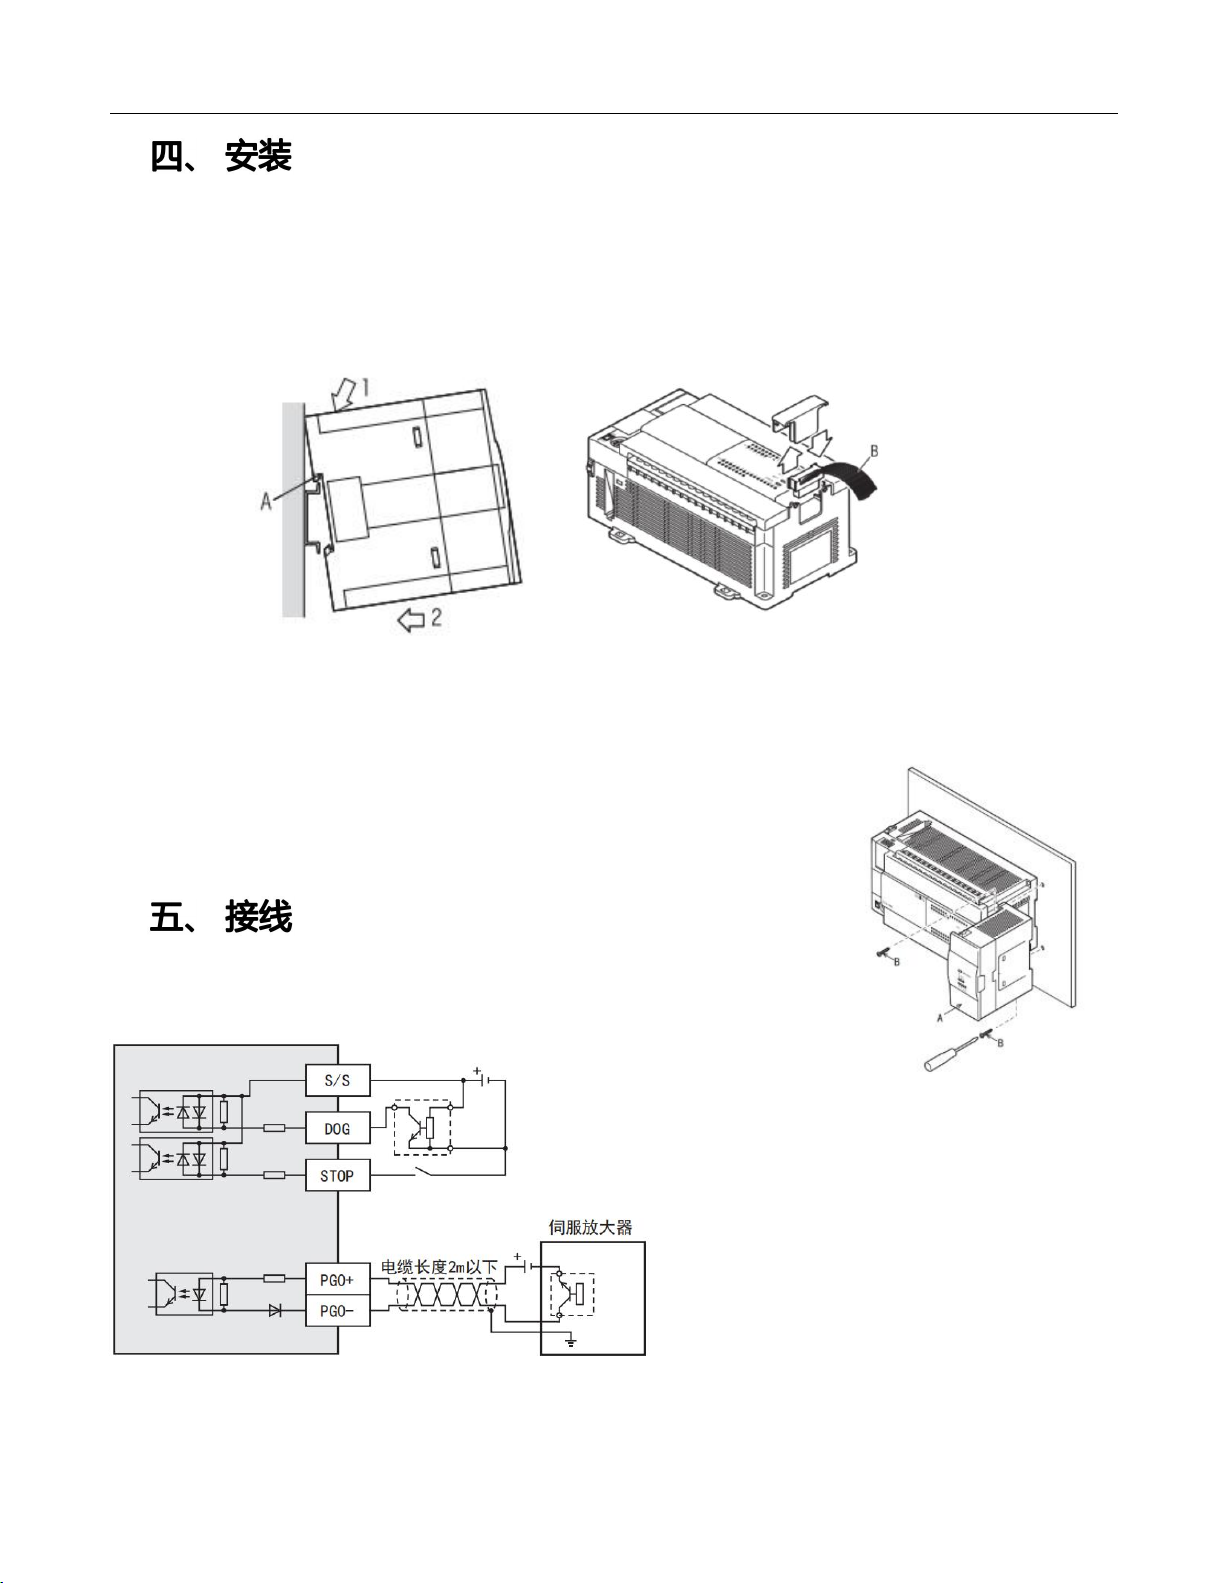
4.1 DIN导轨安装
4.1.1 将“DIN导轨安装槽上侧(右图A)”对准“DIN导轨”后卡住。
4.1.2 将产品按压在“DIN导轨”上。请在产品与产品间空出1~2mm间隔。
4.1.2 连接扩展电缆。将“扩展电缆(右图B)”连接到产品左侧的基本单元、输入输出扩展
单元/模块、特殊功能单元/模块。关于连接扩展电缆的相关详细内容,请参考所连接可编程控
制器的手册。
4.2 直接安装
产品可利用螺丝直接安装到柜面上。 请将孔加工位置设置在产品与产品间空出1~2mm间隔
的位置。
4.2.1 参考外形尺寸图,在安装面进行安装孔加工。
4.2.2 将“1PG(右图A)”对准孔,用“M4螺丝(右图B)”安装。
4.2.3 连接扩展电缆。
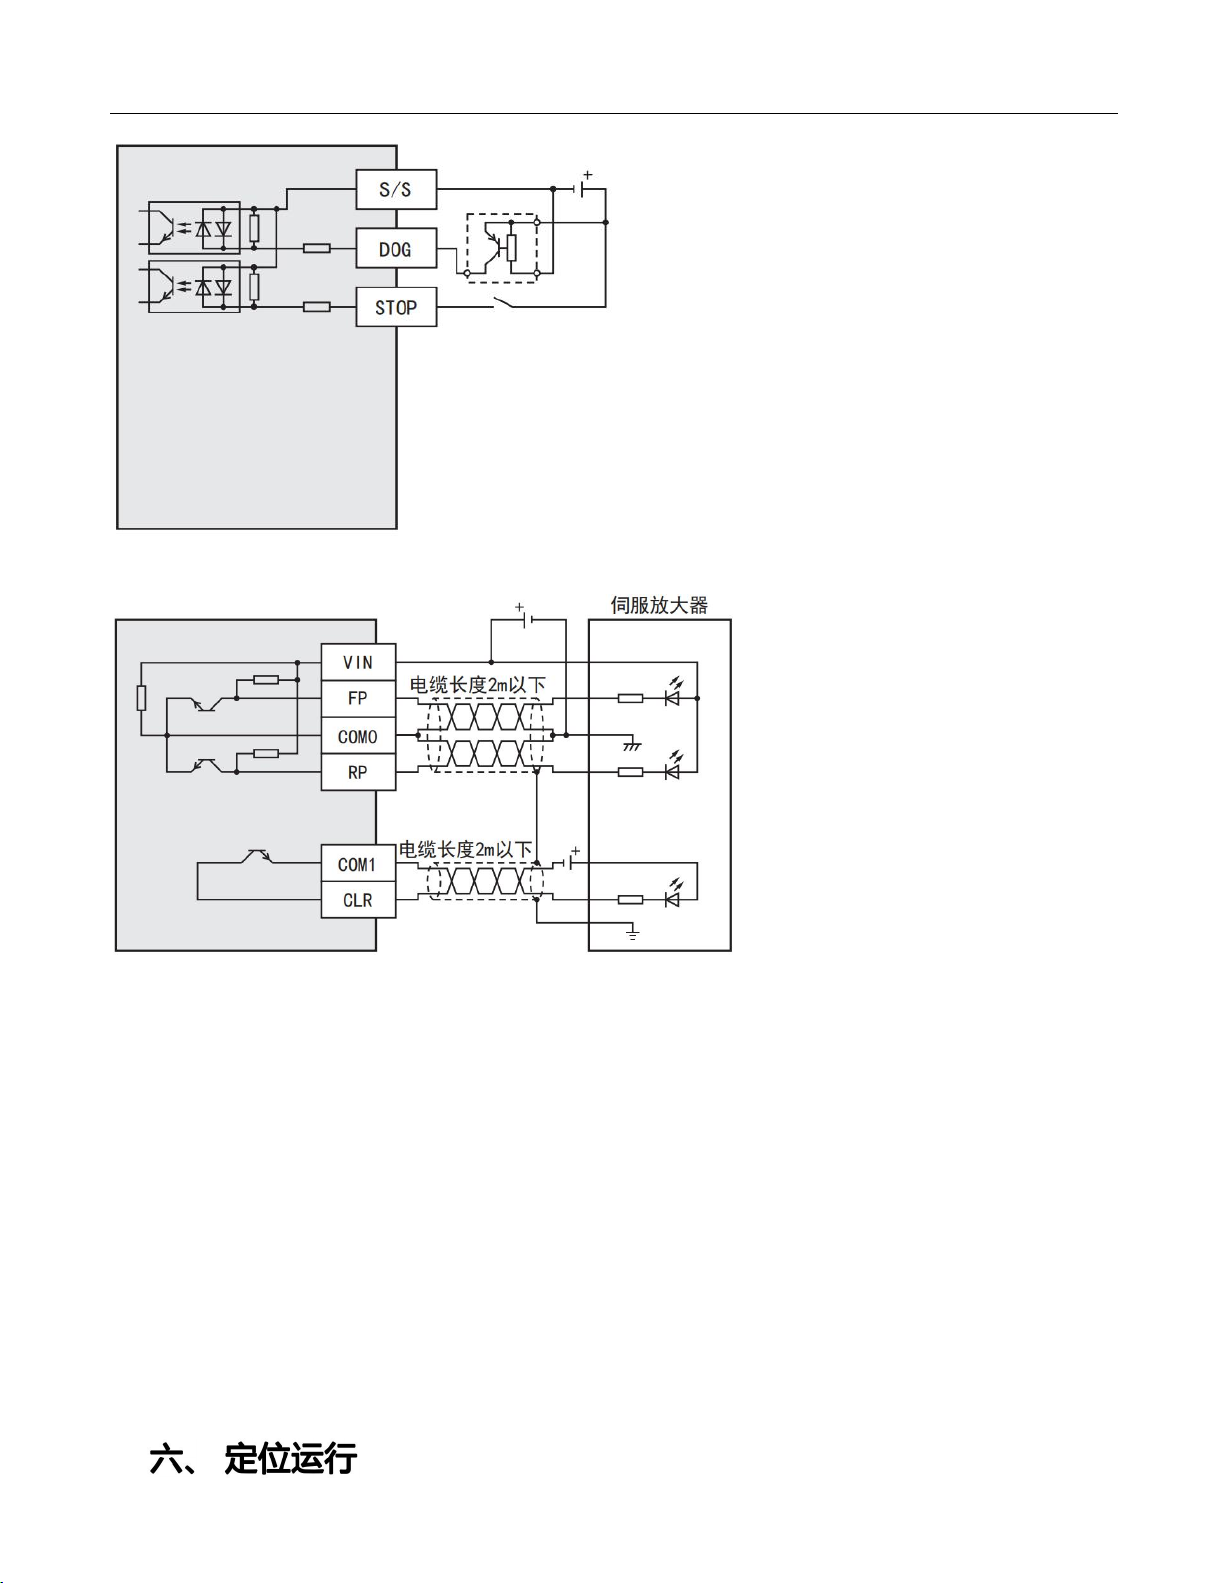
5.1 输入接线
5.1.1 采用漏型输入时
5.1.2 采用源型输入时
Page 14
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
14
5.2 输出接线
1) 请避免FP、RP、PG0、CLR信号用电源与其他输入输出用电源共用。
2) 在噪音较多的环境中,如果发生位置偏移等误动作,通过下列对策有时候可降低噪音造成的
影响。
在与MD3F-1PG连接的电源线路的电源装置侧与伺服放大器侧安装噪音滤波器。
在与VIN、FP、RP、PG0、CLR连接的电缆的伺服放大器侧安装铁氧体磁心。
请进行D类接地。请尽可能采用专用接地。
Page 15
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
15
BFM编号
设定项目
运行模式
定位参数
扩展定位参数
JOG运行
DOG式机械原点回归运行
数据集式机械原点回 归运行1速定位运行
中断1速定位运行
2速定位运行
外部指令定位运行
可变速运行
中断停止运行
中断2速定位运行
#0
#34,#33
脉冲速率
在机械系统或复合系统中使用时进行设定
#2,#1
#36,#35
进给速率
#3
#37
运行参数
◯◯◯◯◯◯◯◯◯
◯
#5,#4
#39,#38
最高速度
◯-◯◯◯◯◯◯◯
◯
#6
#41,#40
基底速度
◯-◯◯◯◯◯◯◯
◯
#8,#7
#43,#42
JOG速度
◯--------
-
#10,#9
#45,#44
原点回归速度(高速)
-◯-------
-
#11
#417,#46
原点回归速度(爬行)
-◯-------
-
#12
#48
原点回归零点信号数
-◯-------
-
#14,#13
#50,#49
原点地址
-◯◯------
-
#15-加减速时间
◯◯-◯◯◯◯▢◯
◯
-
#51
加速时间
◯◯-◯◯◯◯▢◯
◯
-
#52
减速时间
◯◯-◯◯◯◯▢◯
◯
#16
启动延迟时间
---◯◯◯◯◯◯
◯
#18,#17
目标地址1
---◯◯◯--◯
◯
#20,#19
运行速度1
---◯◯◯◯◯◯
◯
#22,#21
目标地址2
-----◯---
-
#24,#23
运行速度2
-----◯◯--
◯
#25
运行指令
◯◯◯◯◯◯◯◯◯
◯
#32
定位参数选择
◯◯◯◯◯◯◯◯◯
◯
#54,#53
目标地址变更值
---
△△△
-
-
△
△
#56,#55
运行速度变更值
△
△-△△△
△-△
△
#57
运行指令2
---
-☆-☆-
☆
☆
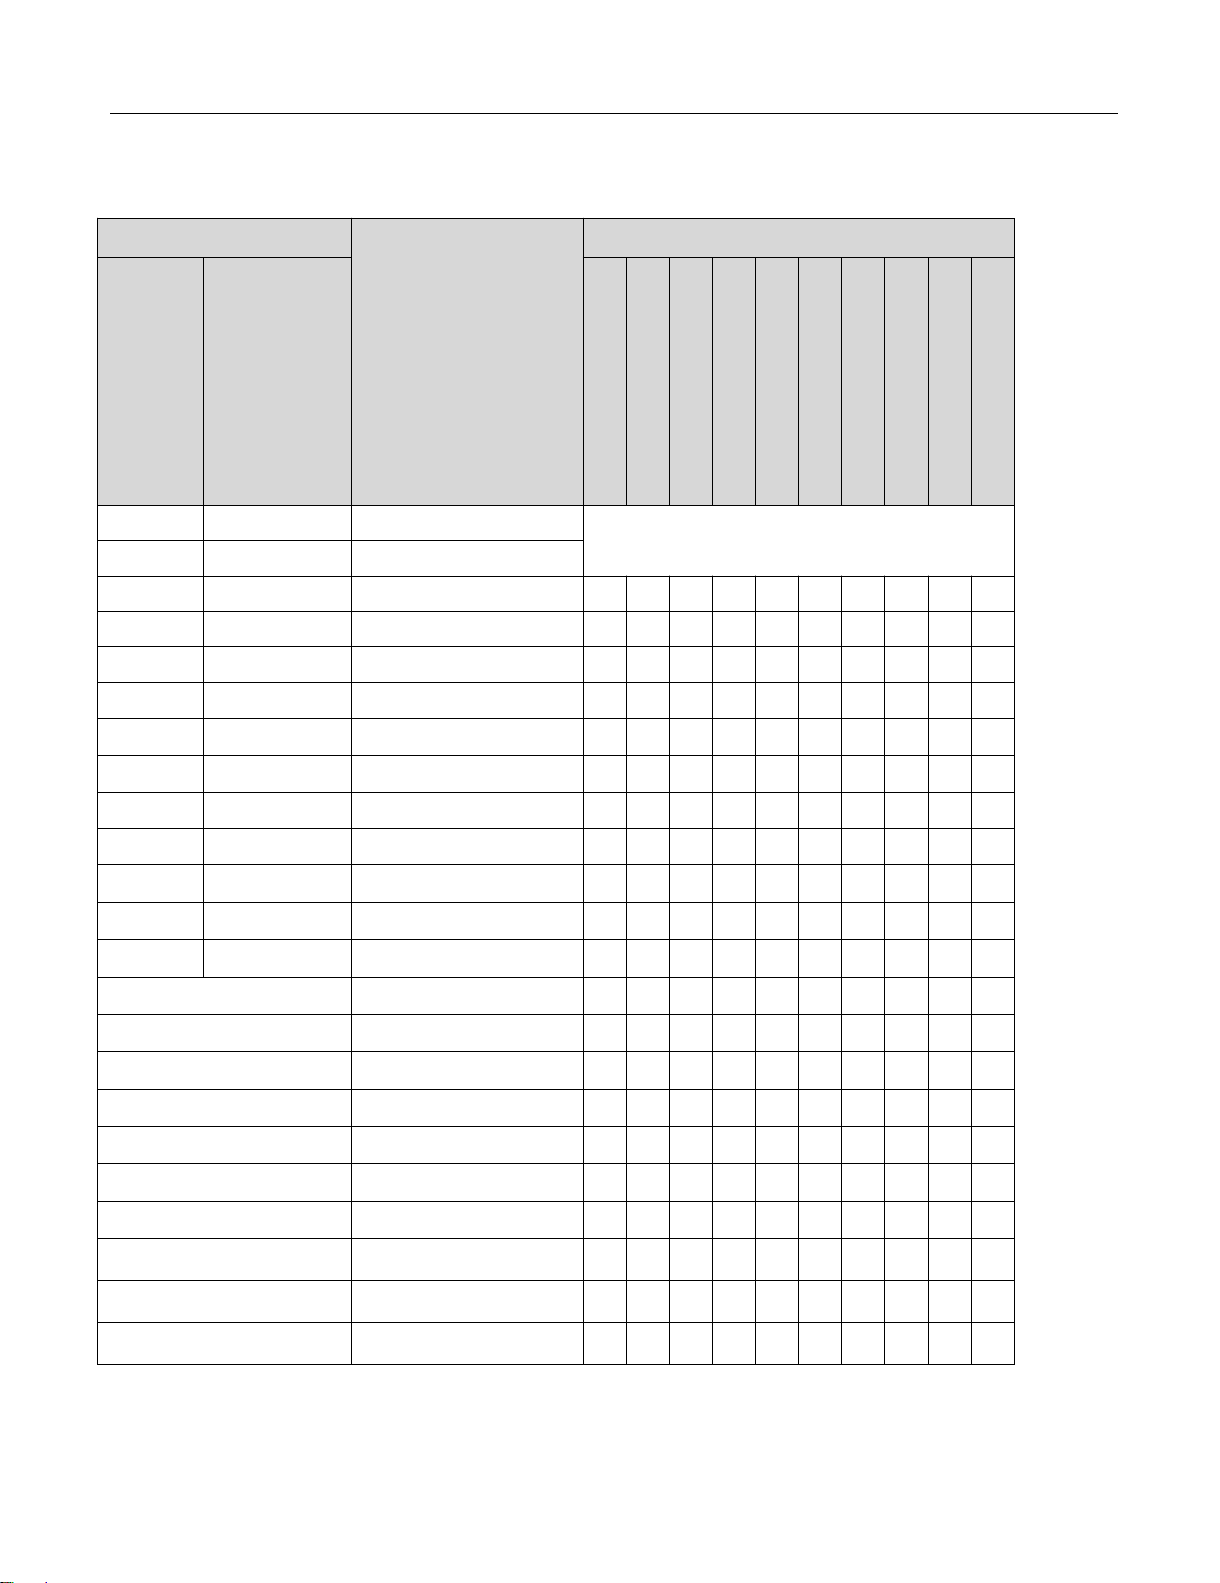
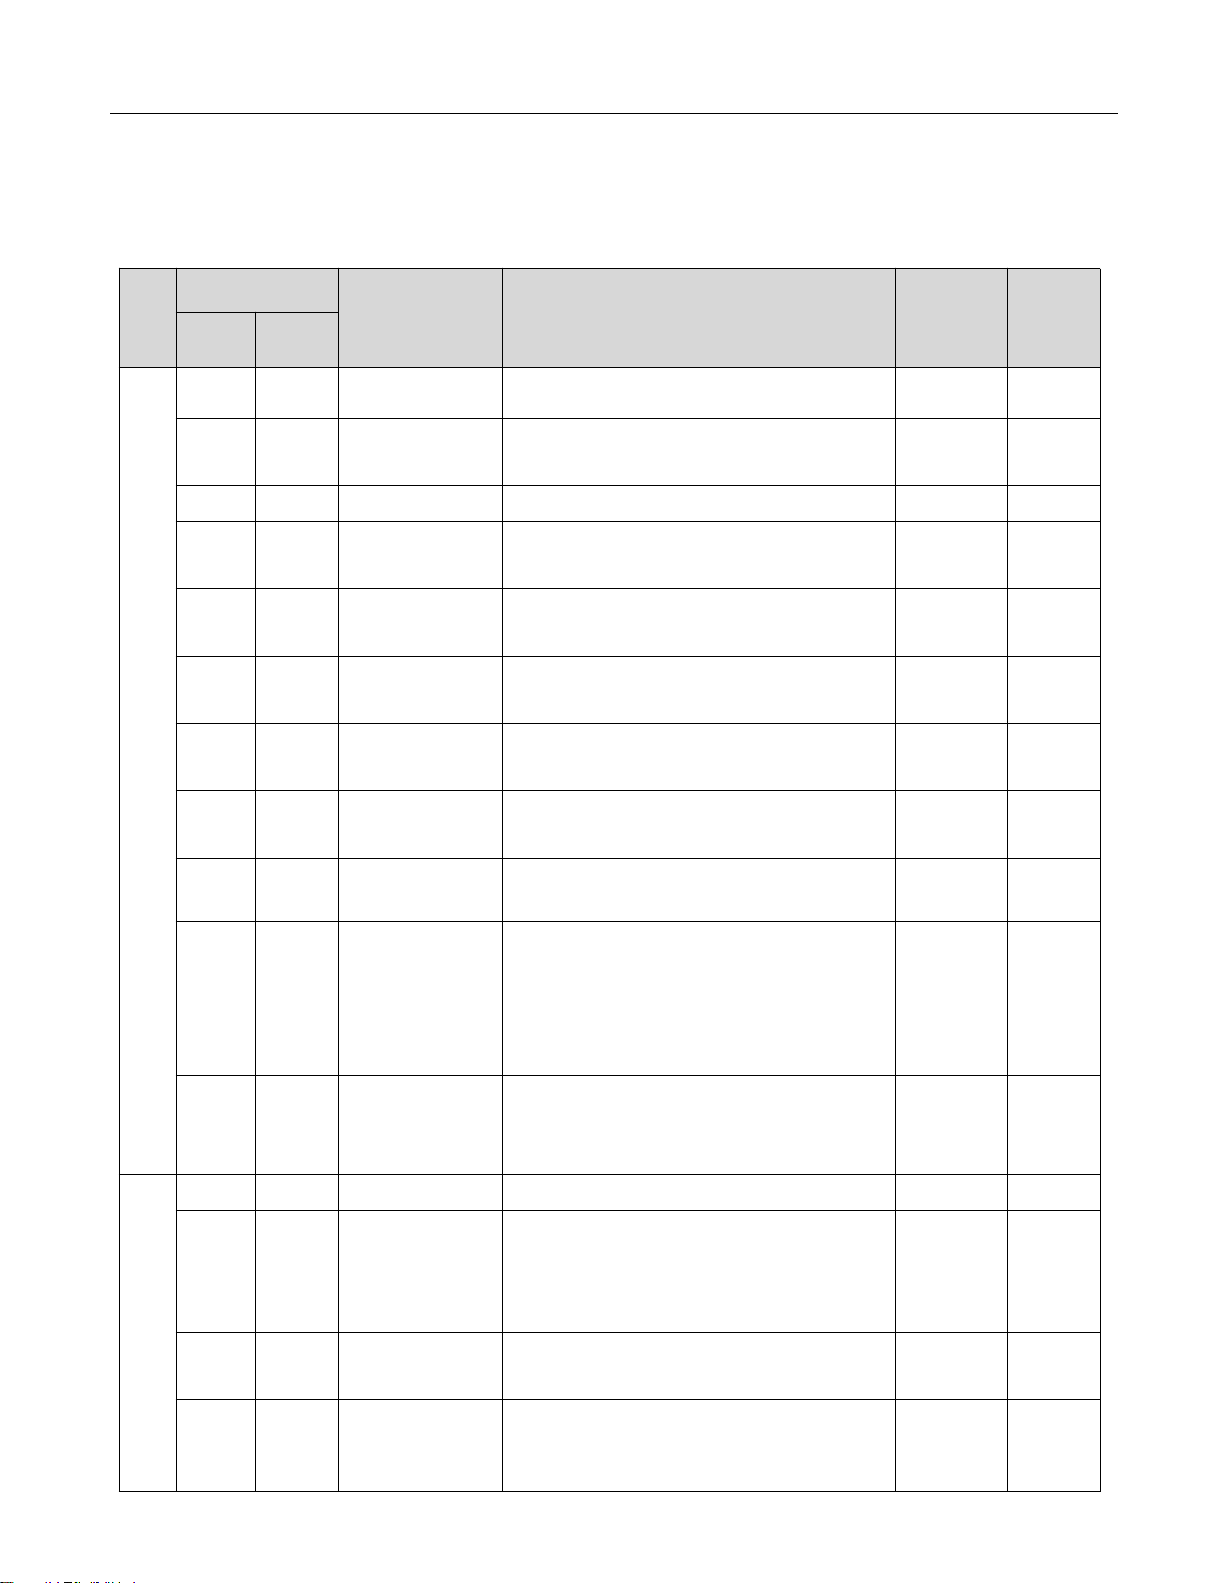
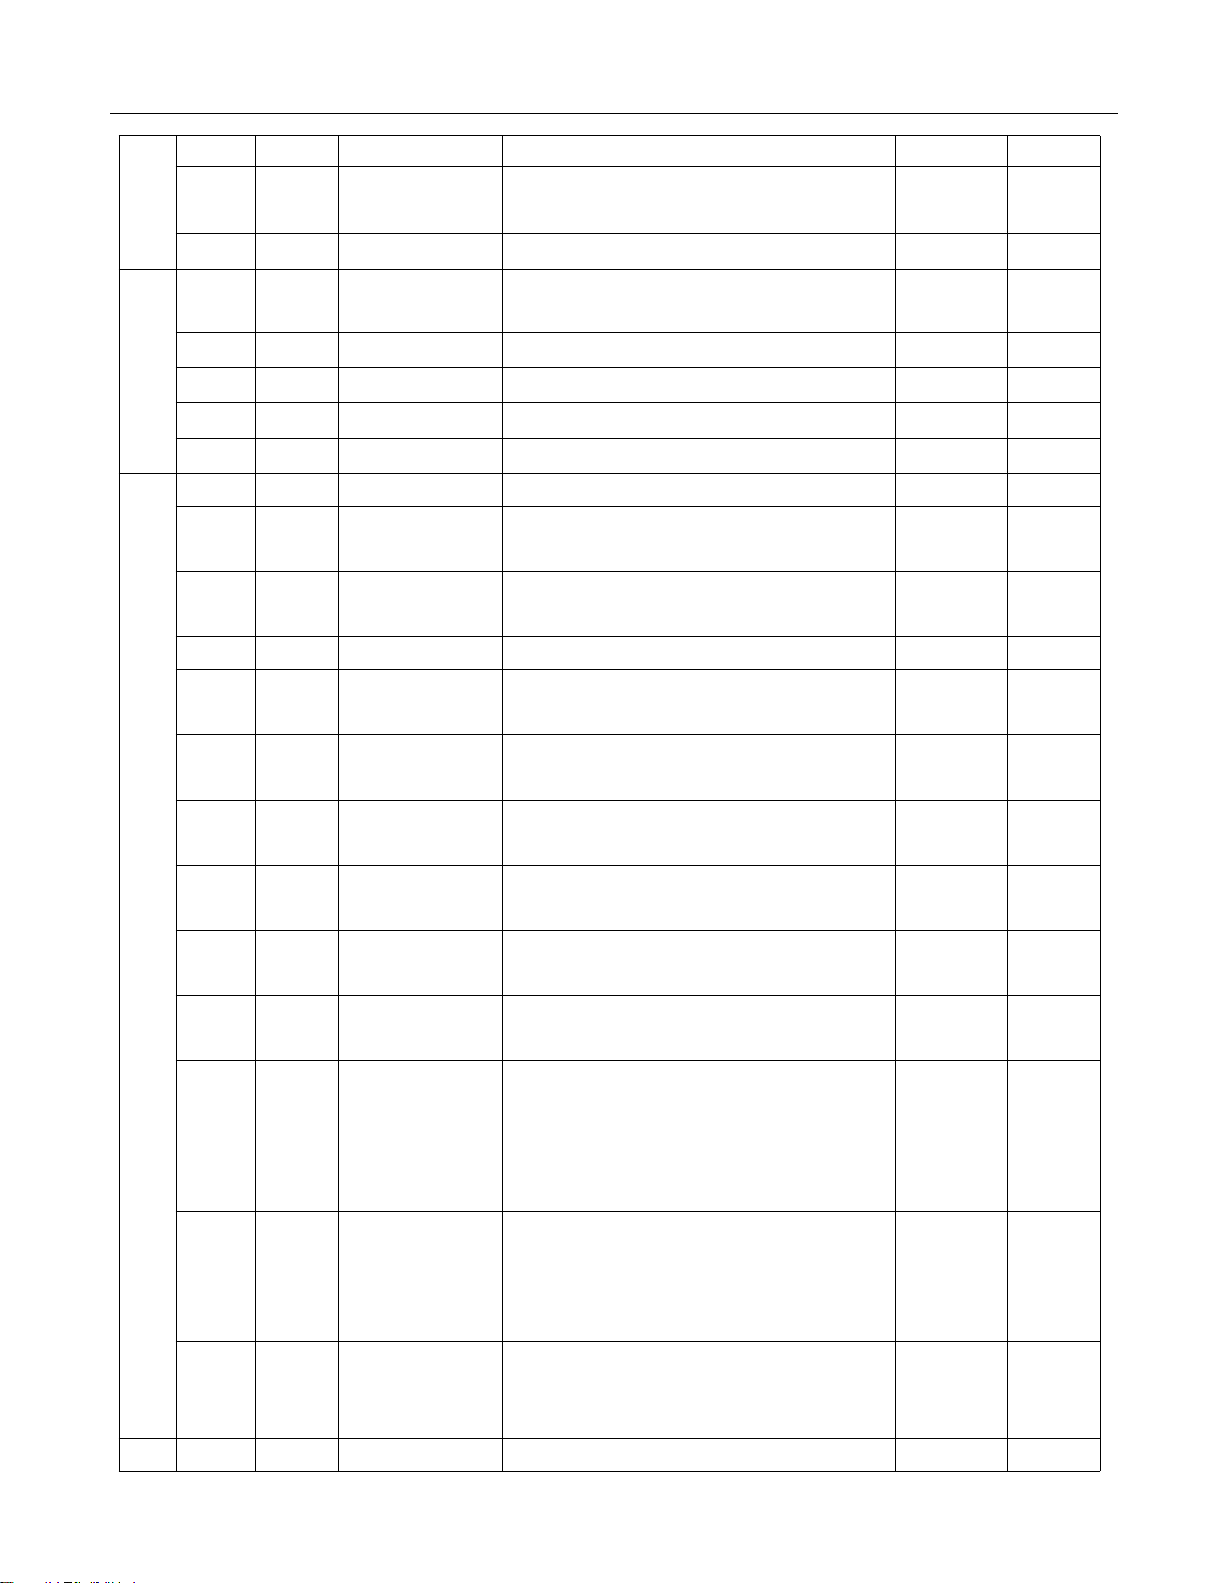
6.1 定位运行与缓冲存储器的设定
各运行模式的缓冲存储器设定项目如下所示。
◯:运行时需要的设定项目
△:运行中改变运行速度、目标地址时的设定项目
▢ :进行带加减速的可变速运行时的设定项目
Page 16
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
16
项目
BFM编号
内容
定位参数
扩展定位参数
最高速度
#5,#6
#39,#38
各定位运行的速度上限。
基底速度
#6
#41,#40
各定位运行的速度下限。
运行速度
运行速度Ⅰ
#20,#19
各定位运行的运行速度。
运行速度Ⅱ
#24,#23
2速定位运行、外部指令定位运行、中断2
速定位运行的运行速度。
加减速时
间
加减速时间
#15
—
从基底速度到达最高速度(从最高速度到达
基底速度)的时间。
加速时间—#51
从基底速度到达最高速度的时间。
减速时间—#52
从最高度度到达基底速度的时间。
加减速模式(运行参数)
#3 b6
#37 b6
选择加减速时的控制方法。
OFF:以梯形加减速运行。
ON:以近似S形加减速运行。
移动量
目标地址Ⅰ
#18,#17
各定位运行的目标位置(绝对地址)或移动
距离(相对地址|)。
目标地址Ⅱ
#22,#21
2速定位运行的目标位置(绝对地址)或移
动距离(相对地址)。
☆:经由可编程控制器进行中断输入时的设定项目
- :无需设定
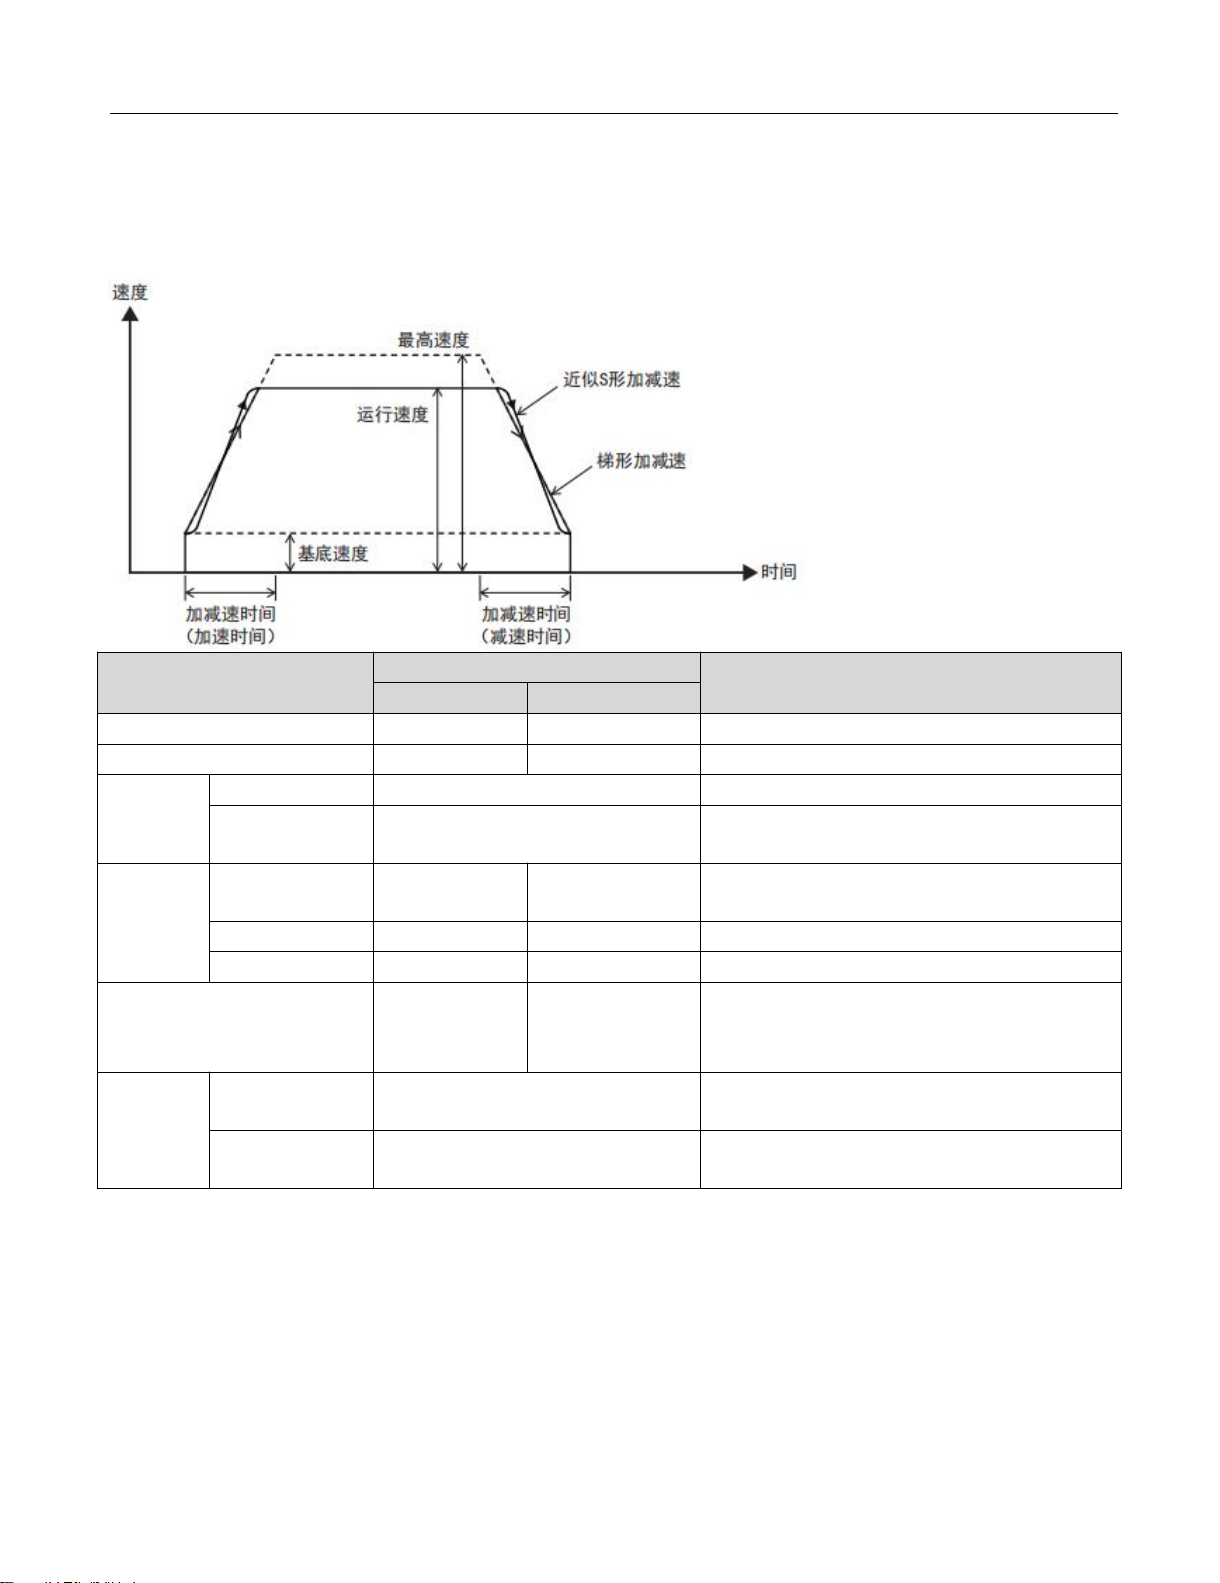
6.2 定位运行的概要
定位运行的运行速度、加减速时间、移动量的关系如下所示。
* 要点:
根据定位参数选择(
BFM#32
选择定位参数相应的缓冲存储器上设定定位参数。
由最高速度、基底速度、加减速时间确定加减速时的斜率。
请在
1~500ms
的范围内设定近似S形加减速的加减速时间。
运行速度Ⅰ、运行速度Ⅱ、JOG速度、原点回归速度(高速)和原点回归速度(爬行)小
于等于基底速度时,以
基底速度运行。但是,基底速度为0时,以1Hz运行。
)来选择使用定位参数和扩展定位参数中的哪一个。请在与所
Page 17
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
17
运行速度Ⅰ、运行速度Ⅱ、JOG速度、原点回归速度(高速)和原点回归速度(爬行)大
于等于最高速度时,以最高速度运行。
缓冲存储器主要分为一下三种:
定位参数(BFM#0~#15、#32~#52)设定进行定位控制的单位、速度等。
控制数据(BFM#16~#25、#53~#57)设定用于定位控制的数据。
监控数据(BFM#26~#30、#58~#62)储存定位控制的运行状态等。
7.1 缓冲存储器的读出和写入方法
1PG内缓冲存储器的读出或写入方法由缓冲存储器直接指定或用FROM/TO指令等。
* 注意:
1、对BFM进行写入和读出时,请对16位数据BFM使用16位指令(FROM/TO指令等),对32位数据
BFM使用32位指令(DFROM/DTO指令等)。
2、对32位数据BFM使用16位指令(FROM/TO指令等)时,有时会无法正常进行写入和读出。因此
可能无法正常继续定位运行,需要注意。另外,不会发生错误。
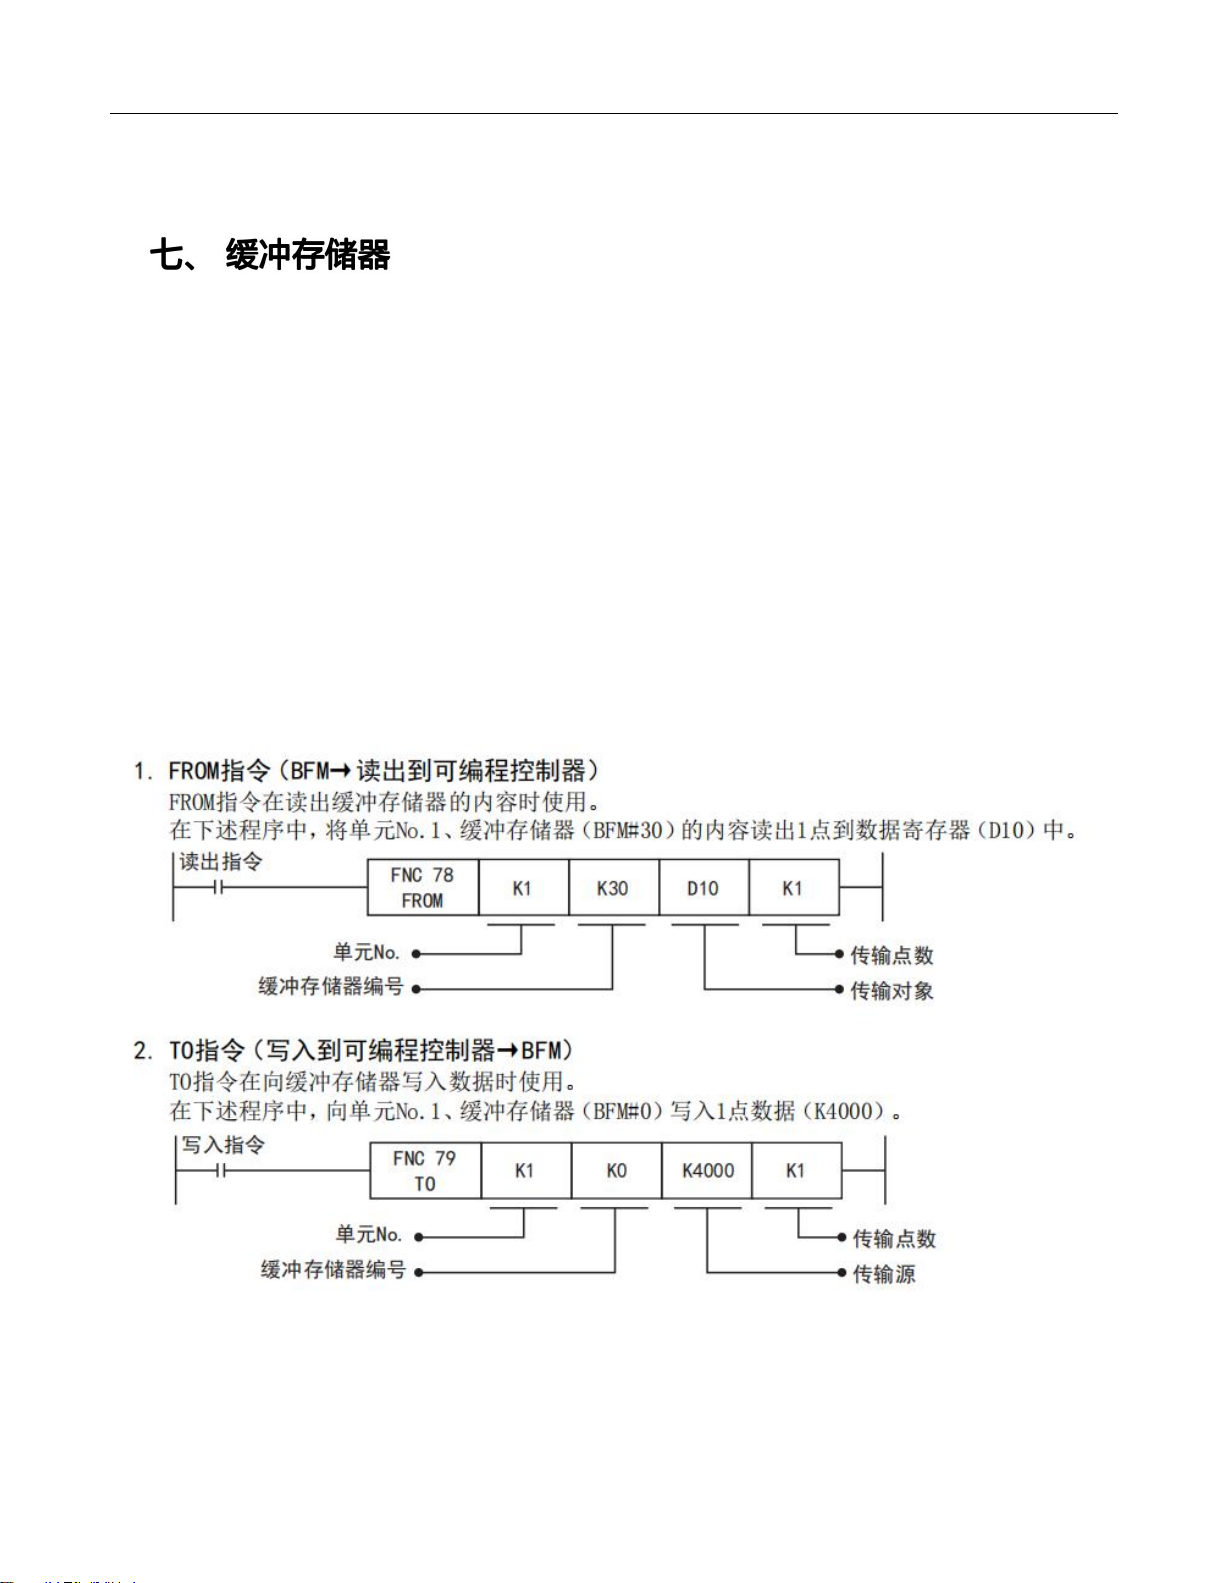
7.2 FROM/TO指令
Page 18
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
18
BFM编写
项目
内容、设定范围
初始值
R/W
高位
16位
低位
16位
定位参数
-#0脉冲速率
电机每转的脉冲数1~32,767PLS/REV
K2,000
R/W
#2
#1
进给速率
电机每转的移动量
1~2,147,483,647(用户单位)
K1,000
R/W
-#3运行参数
单位系统等基本条件的设定
H0,000
R/W
#5#4最高速度
1~2,147,483,647(用户单位)
脉冲换算值为1~200,000Hz
K100,000
R/W
-
#6
基底速底
0~32,767(用户单位)
脉冲换算值为0~200,000Hz
K0
R/W
#8#7JOG速度
1~2,147,483,647(用户单位)
脉冲换算值为1~200,000Hz
K10,000
R/W
#10
#9
原点回归速度
(高速)
1~2,147,483,647(用户单位)
脉冲换算值为1~200,000Hz
K50,000
R/W
-
#11
原点回归速度
(爬行)
1~32,767(用户单位)
脉冲换算值为1~200,000Hz
K1,000
R/W
-
#12
原点回归零点
信号数
原点回归零点信号数的设定0~32,767
K10
R/W
#14
#13
原点地址
原点回归结束时间的地址
-2,147,483,648~2,147,483,
647(用户单位)
脉冲换算值为-2,147,483,648~2,
147,483,647PLS
K0
R/W
-
#15
加减速时间
基底速度与最高速度间相互转换的时间
梯形加减速:1~32,767ms
近似S形加减速:1~5,000ms
K100
R/W
控制数据
-
#16
启动延迟时间
启动延迟时间的设定0~1,000ms
K0
R/W
#18
#17
目标地址Ⅰ
-2,147,483,648~2,147,483,647(用户单
位)
脉冲换算值为2,147,483,648~2,
147,483,647PLS
K0
R/W
#20
#19
运行速度Ⅰ
1~2,147,483,647(用户单位)
脉冲换算值为1~200,000Hz ※1
K10
R/W
#22
#21
目标地址Ⅱ
-2,147,483,648~2,147,483,647(用户单
位)
脉冲换算值为2,147,483,648~2,
K0
R/W
7.3 缓冲存储器一览
1PG内的缓冲存储器一览如下。
Page 19
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
19
147,483,647PLS
#24
#23
运行速度Ⅱ
1~2,147,483,647(用户单位)
脉冲换算值为1~200,000Hz ※2
K10
R/W
-
#25
运行指令
定位运行指令等运行信息
H0000
R/W
监控数据
#27
#26
当前地址
-2,147,483,648~2,147,483,
647(用户单位)
K0
R/W
-
#28
状态信息
READY等的状态信息
-
R
-
#29
错误代码
发生错误时,储存错误代码。
K0
R
-
#30
机种代码
储存1PG的机种代码。
K5,130
R
-
#31
不可使用
-
-
-
-
#32
定位参数选择
选择所使用定位参数的种类。
H0000
R/W
#34
#33
脉冲速率
电机每转的脉冲数
1~2,147,483,647PLS/REV
K2,000
R/W
#36
#35
进给速率
电机每转的移动量
1~2,147,483,647(用户单位 )
K1,000
R/W
-
#37
运行参数
单位系统等基本条件的设定
H0000
R/W
#39
#38
最高速度
1~2,147,483,647(用户单位)
脉冲换算值为1~200,000Hz
K100,000
R/W
#41
#40
基底速度
0~2,147,483,647(用户单位)
脉冲换算值为0~200,000Hz
K0
R/W
#43
#42
JOG速度
1~2,147,483,647(用户单位)
脉冲换算值为1~200,000Hz
K10,000
R/W
#45
#44
原点回归速度
(高速)
1~2,147,483,647(用户单位)
脉冲换算值为1~200,000Hz
K50,000
R/W
#47
#46
原点回归速度
(爬行)
1~2,147,483,647(用户单位)
脉冲换算值为1~200,000Hz
K1,000
R/W
-
#48
原点回归零点
信号数
原点回归零点信号数的设定
0~32,767
K10
R/W
#50
#49
原点地址
原点回归结束时的地址
-2,147,483,648~2,147,483,
647(用户单位 )
脉冲换算值为-2,147,483,648~2,
147,483,647PLS
K0
R/W
-
#51
加速时间
从基底速度变为最高速度的时间
梯形加减速:1~32,767ms
近似S形加减速:1~5,000ms
近似S形加减速时加减速时间相同。
K100
R/W
-
#52
减速时间
从最高速度变为基底速度的时间
梯形加减速:1~32,767ms
近似S形加减速:与加速时间相同
K100
R/W
#54
#53
目标地址变更
-2,147,483,648~2,147,483,
K0
R/W
Page 20
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
20
BFM编号
内容
R/W
初始值
高位16位
低位16位
—
#0
设定范围:1~32,767PLS/REV
R/W
K2,000
值
647(用户单位)
脉冲换算值为-2,147,483,648~2,
147,483,647PLS
#56
#55
运行速度变更
值
1~2,147,483,647(用户单位)
脉冲换算值为1~200,000Hz ※2
K0
R/W
-
#57
运行指令Ⅱ
经由可编程控制器(BFM)的中断输入
H0000
R/W
#59
#58
当前地址
(脉冲换算值
)
-2,147,483,648~2,147,483,
647PLS
K0
R/W
#61
#60
运行速度当前
值
0~2,147,483,647(用户单位)
K0
R
-
#62
版本信息
储存1PG的版本信息。
-
R
R/W :可读出和写入
R :只读
※1.采用外部指令定位运行时
-2,147,483,647~-1、1~2,147,483,647(用户单位)。脉冲换算值为-200,000~-1、
1~200,000Hz
采用可变速运行时
-2,147,483,647~2,147,483,647(用户单位)。脉冲换算值来-200,000~200,000Hz
※2.采用外部指令定位运行时
-2,147,483,647~-1、1~2,147,483,647(用户单位)。脉冲换算值为-200,000~-1、1~200,
000Hz
7.4 定位参数
设定进行定位控制的单位、速度等。定位参数有设定范围得到扩展的扩展定位参数和定位
参数2种。定位参数和扩展定位参数的不同点如下。
定位参数(BFM#0~#15)与MD3F-1PG的BFM为相同分配。在不变更MD3F-1PG程序的前提下
进行运行时使用。
扩展定位参数(#32~#52)与MD3F-1PG的BFM的分配不同。扩展脉冲速率、基底速度、爬
行速度的设定范围后使用。或者在分别设定加速时间和减速时间时使用。
* 注意:
1、定位参数在运行开始时有效,请在运行开始前设定。在运行中或剩余距离运行待机中变更设
定时,不反映在当前运行中,下次运行开始有效。
2、根据定位参数选择(BFM#32)来选择使用定位参数和扩展定位参数中的哪一个。
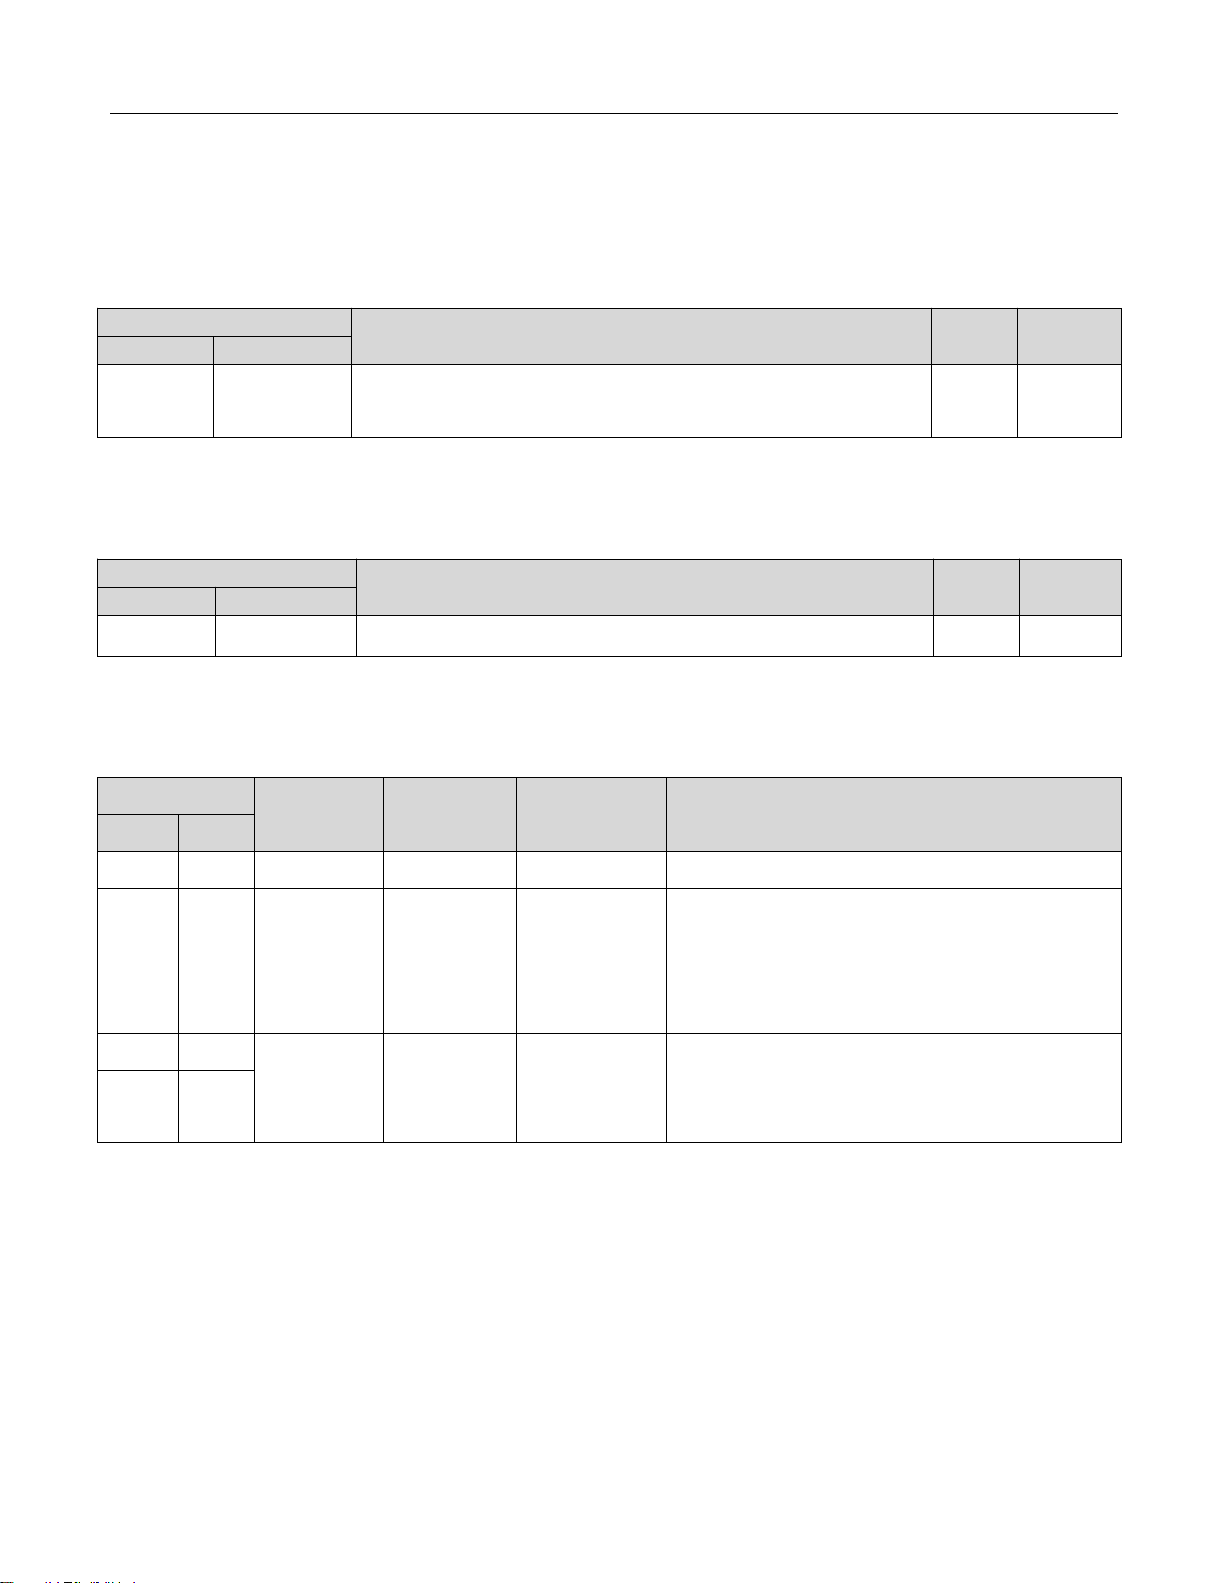
7.4.1 [BFM#0]脉冲速率
设定电机旋转1圈需要的脉冲数。将单位系统设定成“机械系统单位”或“复合系统单位”
时需要进行设定。设定“电机系统单位”时,该设定被忽视。
* 要点:
1、伺服放大器中具有电子齿轮时,需要考虑其倍率。脉冲速率与电子齿轮的关系如下所示。
Page 21
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
21
BFM编号
内容
R/W
初始值
高位16位
低位16位
#2
#1
设定范围:1~2,147,483,647(μ m/REV、mdeg/REV
、10^-4inch/REV
R/W
K1,000
BFM编号
内容
R/W
初始值
高位16位
低位16位
—
#3
参考下述内容
R/W
H0000
位的状态
单位系统
位置单位
速度单位
备注
b1
b0
00电机系统
PLS
Hz
位置指令和速度指令以脉冲数为基准。
01机械系统
μ m
mdeg
10^-4inch
Cm/min
10deg/min
inch/min
以位置指令和速度μ m、mdeg、10^-4inch为
基准。
1
0
复合系统
μ m
mdeg
10^-4inch
Hz
位置指令使用机械系统单位,速度指令使用电
机系统
单位和复合单位。
1
1
脉冲速率=编码器的分辨率(定位反馈脉冲)÷电子齿轮
2、使用扩展定位参数时,请使用脉冲速率(BFM#34、#33)
7.4.2 [BFM#2、#1]进给速率
设定电机每转的机械移动量。将单位系统设定成“机械系统单位”或“复合系统单位”时
需要进行设定。设定“电机系统单位”时,该设定被忽视。
* 要点:
使用扩展定位参数时,请使用进给速率(BFM#36、#35)
7.4.2 [BFM#3]运行参数
设定单位系统等的基本条件。
* 要点:使用扩展定位参数时,请使用运行参数(BFM#37)。
b1、b0:单位系统
定位控制的单位设定如下。
单位系统的换算:
电机系统单位和机械系统单位间存在如下关系,自动换算成脉冲。
移动量(PLS)=移动量(μm、mdeg、10^-4inch)×脉冲速率×位置数据倍率÷进给速率
速度指令(Hz)=速度指令(cm/min、10deg/min、inch/min)×脉冲速率×104÷进给速率
÷60
* 要点:
1、将单位系统设定成机械系统单位和复合系统单位时,需要设定脉冲速率和进给速率。
2、以机械系统单位执行速度指令时,请将换算成脉冲后的值设定在电机系统单位(Hz)或复合
系统单位(Hz)的范围内。
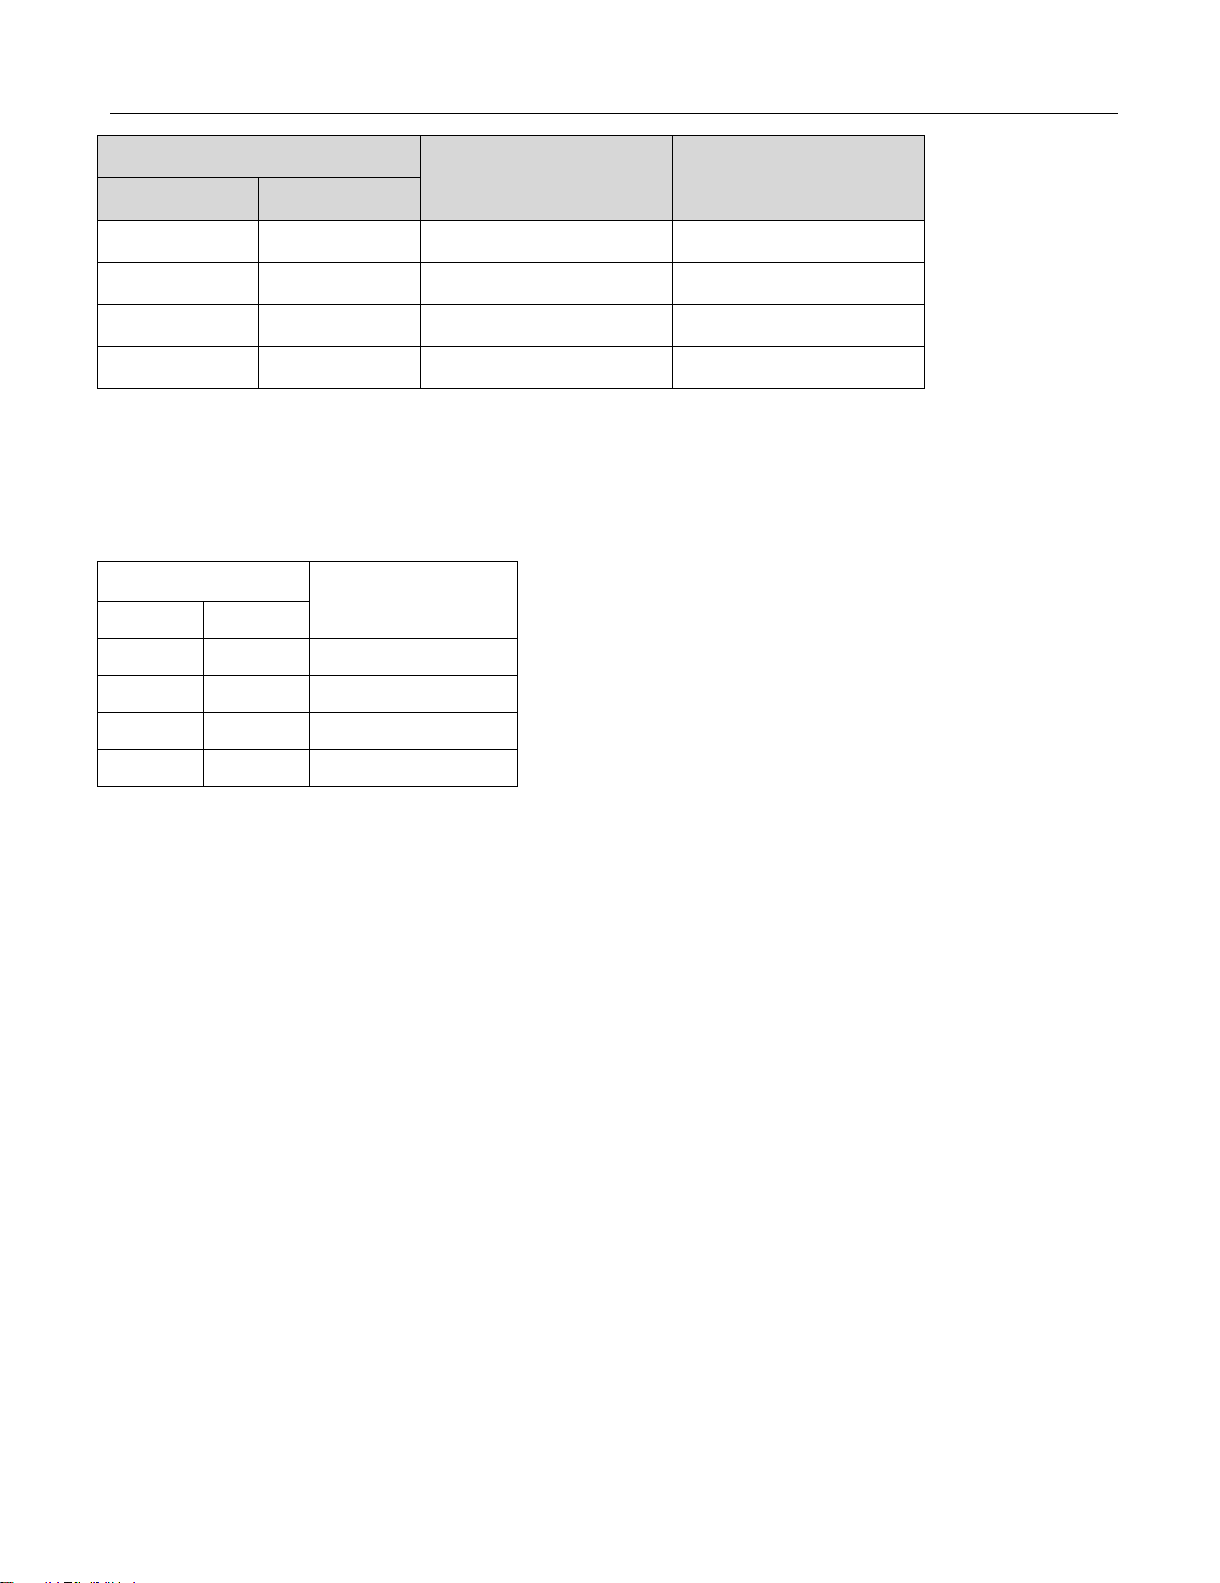
b3、b2:中断输入设定
Page 22
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
22
位的状态
中断输入0
中断输入1
b3
b2
00DOG
STOP
01DOG
INT1
10INTO
STOP
11INTO
INT1
位的状态
倍率
b5
B4
0010^0
0110^1
1010^2
1110^3
设定在中断1速定位运行、外部指令定位运行、中断停止运行或中断 2速定位运行时的中断
输入中所使用的中断信号。
b5、b4:位置数据倍率
可对向原点地址(BFM#14、#13)、目标地址Ⅰ(BFM#18、#17)、目标地址Ⅱ(BFM#22、
#21)、当前地址(BFM#27、#26)、目标地址变更值(BFM#54、#53)写入的位置数据乘以倍率。
设定例:b5、b4=(1、1)时目标地址Ⅰ(BFM#18、#17)=123时,实际地址或移动量如下。
电机系统单位:123×103=123,000PLS
机械系统单位、复合系统单位:123×103=123,000(μm、mdeg、10-4inch)=123(mm、
deg、10-1inch)
b6:加减速模式
设定加减速模式。
b6=0:以梯形加减速运行。
b6=1:以近似S形加减速运行。
b7:可变速运行加减速设定
设定可变速运行时有无加减速。
b7=0:无加减速的可变速运行
b7=1:带加减速的可变速运行
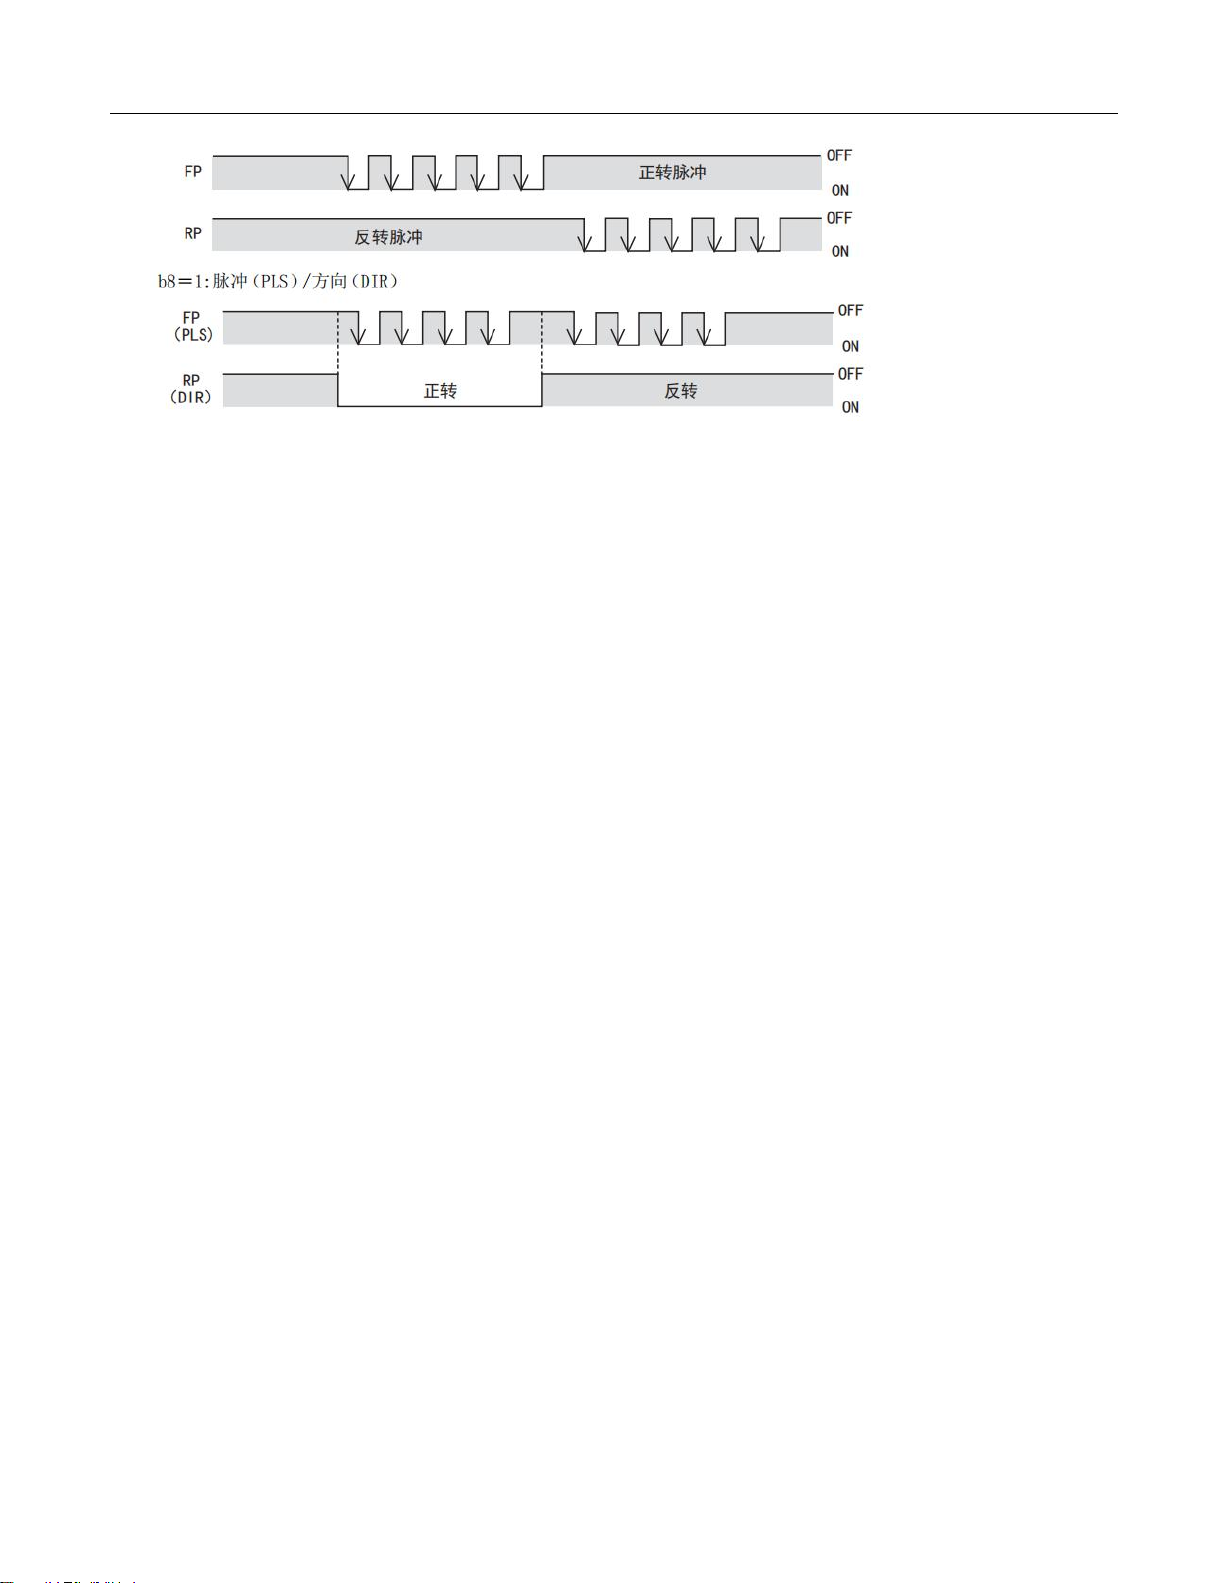
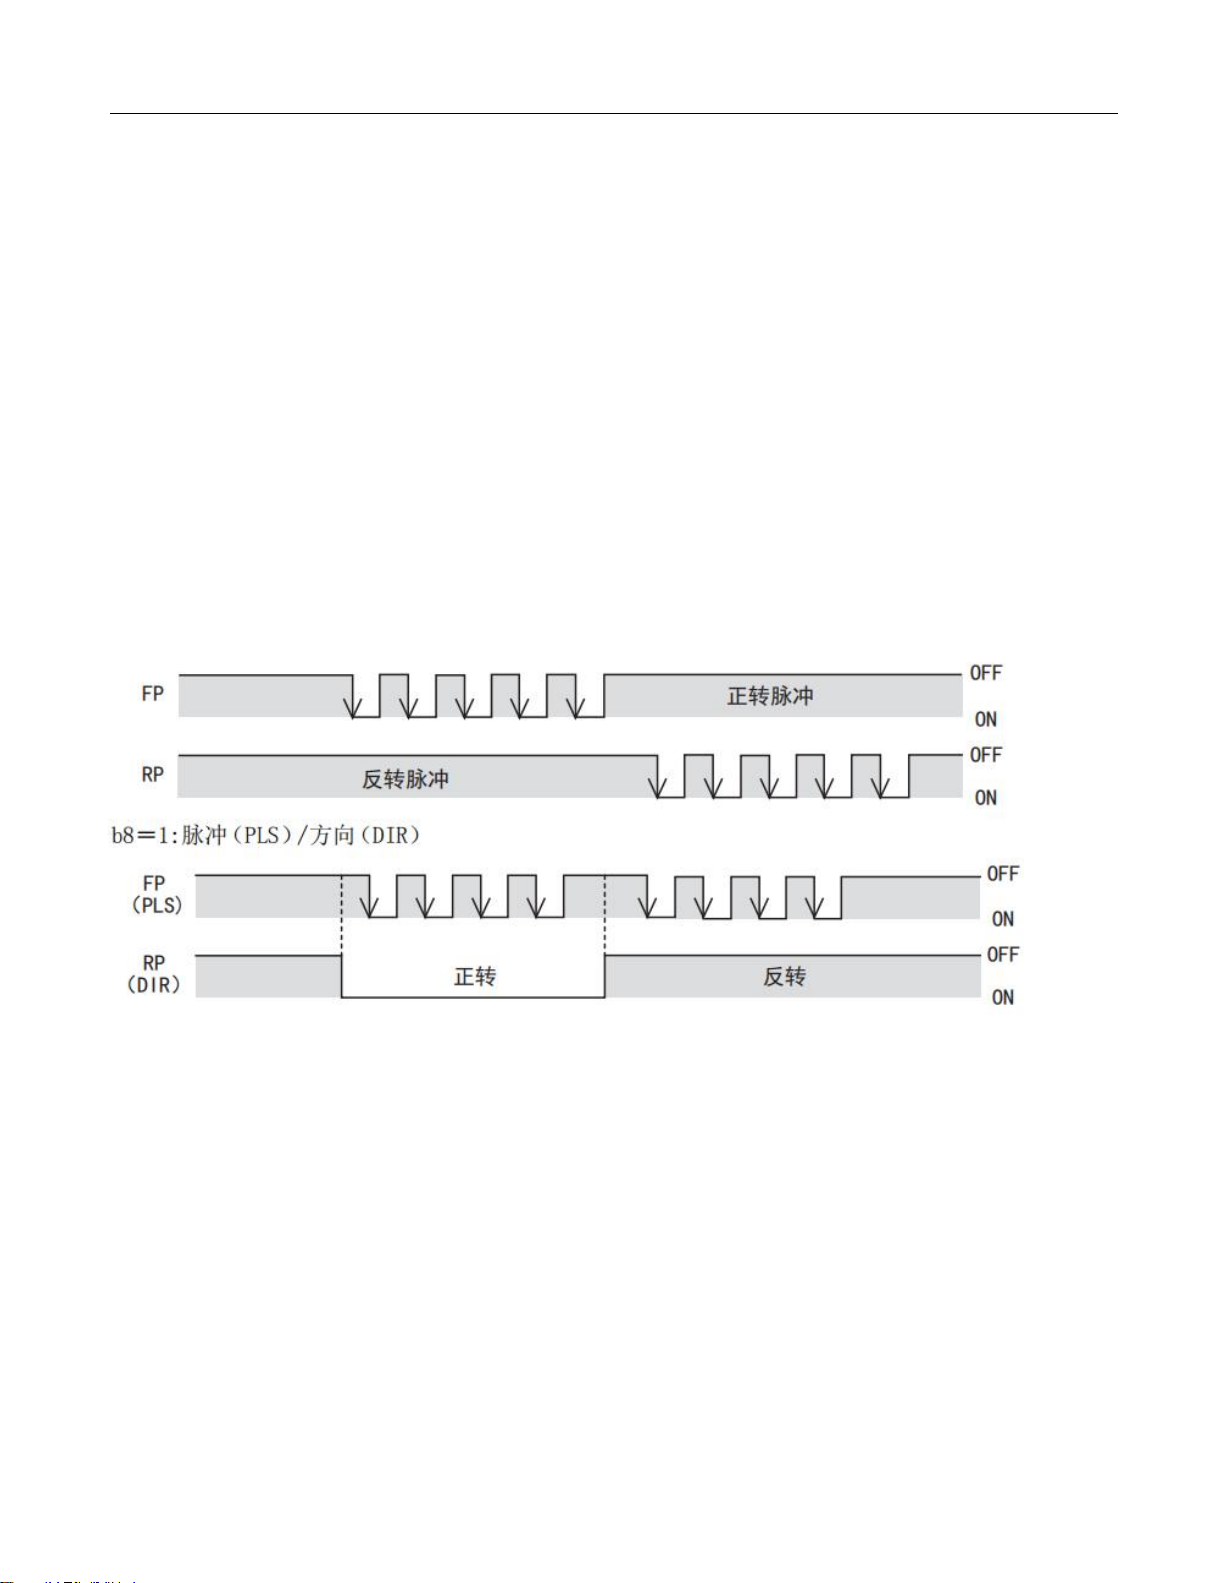
b8:脉冲输出形式
设定脉冲输出形式。脉冲输出端子FP/RP的ON/OFF根据设定如下变化。
b8=0:正转脉冲(FP)/反转脉冲(RP)
Page 23
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
23
b9:旋转方向
设定旋转方向。用于初始设定,无需每次实际动作都变更旋转方向。
b9=0:当前地址因正转脉冲(FP)而增加。
b9=1:当前地址因正转脉冲(FP)而减少。
b10:原点回归方向
设定原点回归时的方向。
b10=0:原点回归时,向当前地址减少的方向开始运行。
b10=1:原点回归时,向当前地址增加的方向开始运行。
b11:极限减速模式
设定极限中正转限位/反转限位置为ON时的动作。
b11=0:极限中正转限位/反转限位置为ON时,立即停止,输出CLR信号。
b11=1:极限中正转限位/反转限位置为ON时,减速停止。不输出CLR信号。
b12:DOG输入极性
设定DOG输入的逻辑。
b12=0:a触点(DOG输入为ON时动作)
b12=1:b触点(DOG输入为OFF时动作)
b13:计数开始时期
设定零点信号计数开始的时机。
b13=0:DOG前端(检测出DOG前端后,开始零点信号计数)
b13=1:DOG后端(检测出DOG前端拔出后端后,开始零点信号计数)
b14:STOP输入极性
设定STOP输入的逻辑。仅从1PG的STOP端子输入时有效。
b14=0:a触点(STOP输入为ON时动作)
b14=1:b触点(STOP输入为OFF时动作)
b15:STOP输入模式
设定STOP输入时的动作。
b15=0:运行中以STOP指令减速停止后,通过重新开始进行剩余距离运行。
b15=1:运行中以STOP指令减速停止后,结束定位而不进行剩余距离运行。
Page 24
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
24
BFM编号
内容
R/W
初始值
高位16位
低位16位
#5
#4
设定范围:1~2,147,483,647(用户单位)
请将脉冲换算值设定在1~200,000Hz的范围内。
R/W
K100,000
BFM编号
内容
R/W
初始值
高位16位
低位16位
—
#6
设定范围:0~32,767(用户单位)
请将脉冲换算值设定在0~100,000Hz的范围内。
R/W
K0
BFM编号
内容
R/W
初始值
高位16位
低位16位
#8
#7
设定范围:1~2,147,483,647(用户单位)
请将脉冲换算值设定在1~100,000Hz的范围内。
R/W
K10,000
BFM编号
内容
R/W
初始值
高位16位
低位16位
#10
#9
设定范围:1~2,147,483,647(用户单位)
请将脉冲换算值设定在1~10,000Hz的范围内。
R/W
K50,000
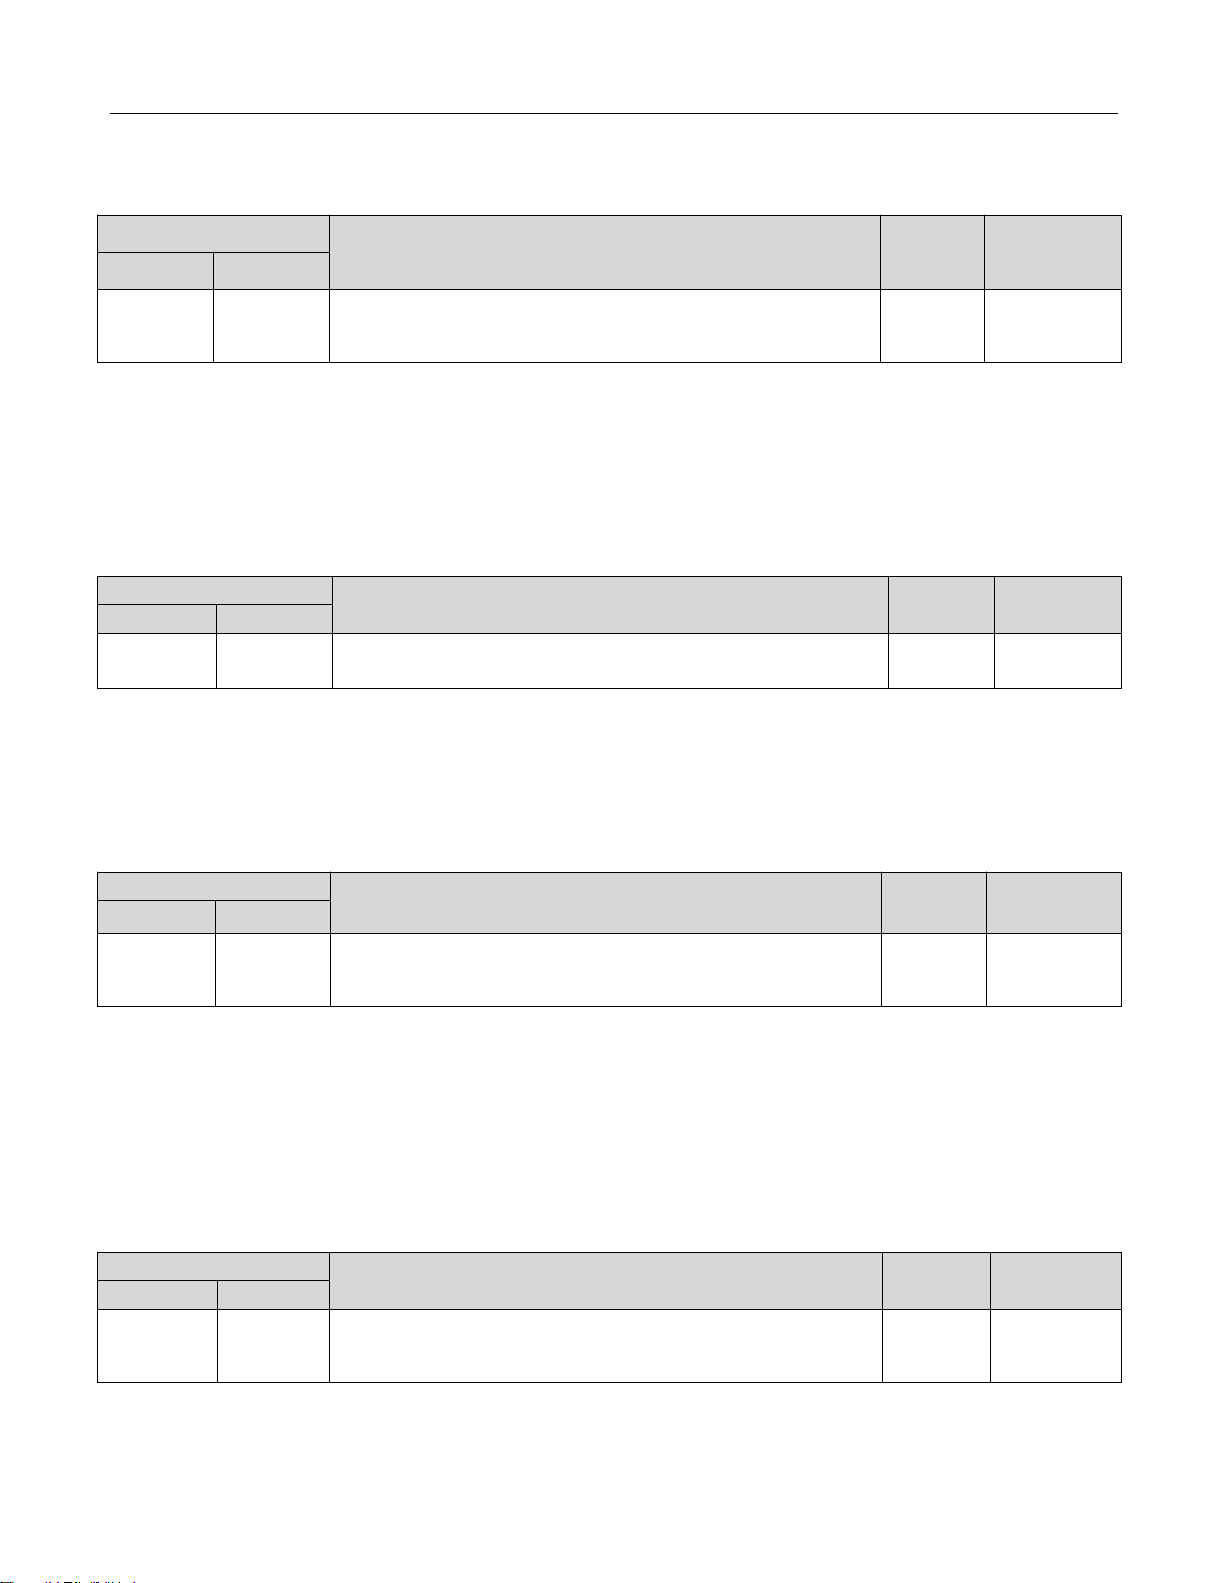
7.4.3 [BFM#5、#4]最高速度
设定各运行的速度上限。
* 要点:
请将JOG速度、原点回归速度(高速)、原点回归速度(爬行)、运行速度Ⅰ、运行速
度Ⅱ设定在最高速度以下。将运行速度设定在最高速度以上时,以最高速度运行。使用扩展定
位参数时,请使用最高速度(BFM#39、#38)。
7.4.4 [BFM#6]基底速度
设定启动时的基底速度。
以1PG与步进电机的组合使用时,请考虑步进电机共振区域和自启动频率后,设定速度。
* 要点:
1、请将基底速度设定成最高速度以下的值。
2、使用扩展定位参数时,请使用基底速度(BFM#41、#40)。
7.4.5 [BFM#8、#7]JOG速度
设定手动进行正转JOG/反转JOG运行时的速度。
* 要点:
1、请将JOG速度设定在基底速度与最高速度间。
2、JOG速度为最高速度以上时,以最高速度运行。JOG速度为基底速度以下时,以基底速度运行。
但是,基底速度为0时,以1Hz运行。
3、使用扩展定位参数时,请使用JOG速度(BFM#43、#42)。
7.4.6 [BFM#10、#9]原点回归速度(高速)
设定机械原点回归时的高速回归速度。
* 要点:
1、请将原点回归速度(高速)设定在基底速度与最高速度间。
Page 25
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
25
BFM编号
内容
R/W
初始值
高位16位
低位16位
—
#12
设定范围:0~32,767
R/W
K10
BFM编号
内容
R/W
初始值
高位16位
低位16位
#14
#13
设定范围:-2,147,483,648~2,147,483,647(E用
户单位)
请将脉冲换算值设定在-2,147,483,648~2,147,483,
647PLS的范围内。
R/W
K0
BFM编号
内容
R/W
初始值
高位16位
低位16位
—
#15
设定范围:
梯形加减速:1~32,767ms
近似S形加减速:1~5,000ms
R/W
K100
2、原点回归速度(高速)为最高速度以上时,以最高速度运行。原点回归速度(高速)为基底
速度以下时,以基底速度运行。但是,基底速度为0时,以1Hz运行。
3、使用扩展定位参数时,请使用原点回归速度(高速)(BFM#45、#44)。
7.4.7 [BFM#12]原点回归零点信号数
设定机械原点回归中所使用的零点信号计数。
* 要点:
1、 零点信号计数为下降检测。
2、 将零点信号数设定为0时,在零点信号计数开始时立即停止。此时,由原点回归速度(高速
或爬行)突然停止。可能因突然停止造成机械损坏,请注意以下几点。
- 请将原点回归速度(爬行)设定为安全速度。
- 请将零点信号计数开始时期设置在DOG后端。
- 请将DOG设计成在零点信号计数开始时期前可确实减速到原点回归速度(爬行)。
3、使用扩展定位参数时,请使用原点回归零点信号数(BFM#48)。
7.4.8 [BFM#14、#13]原点地址
设定原点回归束时的原点地址。原点回归动作结束后,向当前地址写入该值。
* 要点:
1、单位为用户单位,数值为包含位置数据倍率的值。
2、使用扩展定位参数时,请使用原点地址(BFM#50、#49)。
7.4.9 [BFM#15]加减速时间
设定从基底速度到达最高速度(从最高速度到达基底速度)的时间。
* 要点:
使用扩展定位参数时,请使用加速时间(BFM#51)和减速时间(BFM#52)。加速时间(BFM
#51)和减速时间(BFM#52)需要分别设定。
Page 26
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
26
BFM编号
内容
R/W
初始值
高位16位
低位16位
—
#32
b0=OFF(0):使用定位参数(BFM#0~#15)
b0=ON(1):使用扩展定位参数(BFM#32~#52)
b1~b15:不可使用
R/W
H0000
BFM编号
内容
R/W
初始值
高位16位
低位16位
#34
#33
设定范围:1~2,147,483,647PLS/REV
R/W
K2,000
BFM编号
内容
R/W
初始值
高位16位
低位16位
#36
#35
设定范围:1~2,147,483,647(μ m/REV、mdeg/REV
、10^-4inch/REV
R/W
K1,000
BFM编号
内容
R/W
初始值
高位16位
低位16位
—
#37
参考下述内容
R/W
H0000
位的状态
单位系统
位置单位
速度单位
备注
7.4.10 [BFM#32]定位参数选择
选择使用定位参数(BFM#0~#15)或者使用扩展定位参数(BFM#33~#52)。
* 要点:
1、在运行中变更时,下次运行开始有效。
2、请在与所选择定位参数相应的缓冲存储器上设定定位参数。
7.4.11 [BFM#34、#33]脉冲速率
设定电机旋转1圈需要的脉冲数。将单位系统设定成“机械系统单位”或“复合系统单位”时需要进行设
定。设定“电机系统单位”时,该设定被忽视。
* 要点:
1、伺服放大器中具有电子齿轮时,需要考虑其倍率。
2、脉冲速率与电子齿轮的关系如下所示。
3、脉冲速率=编码器的分辨率(定位反馈脉冲)÷电子齿轮使用定位参数时,请使用脉冲速率
(BFM#0)。
7.4.12 [BFM#36、#35]进给速率
设定电机每转的机械移动量。将单位系统设定成“机械系统单位”或“复合系统单位”时
需要进行设定。 设定“电机系统单位”时,该设定被忽视。
* 要点:使用定位参数时,请使用进给速率(BFM#2、#1)。
7.4.13 [BFM#37]运行参数
设定单位系统等的基本条件。
* 要点:
使用定位参数时,请使用运行参数(BFM#3)。
b1、b0:单位系统
定位控制的单位设定如下。
Page 27
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
27
b1
b0
0
0
电机系统
PLS
Hz
位置指令和速度指令以脉冲数为基准。
0
1
机械系统
μ m
mdeg
10^-
4inch
Cm/min
10deg/min
inch/min
以位置指令和速度μ m、mdeg、10^-
4inch为基准。
1
0
复合系统
μ m
mdeg
10^-
4inch
Hz
位置指令使用机械系统单位,速度指令使
用电机系统
单位和复合单位。
1
1
位的状态
中断输入0
中断输入1
b3
b2
00DOG
STOP
01DOG
INT1
10INTO
STOP
11INTO
INT1
位的状态
倍率
b5
b4
0010^0
0110^1
1010^2
1110^3
*单位系统的换算:
电机系统单位和机械系统单位间存在如下关系,自动换算成脉冲。
移动量(PLS)
=移动量(μm、mdeg、10-4inch)×脉冲速率×位置数据倍率÷进给速率速度指令(Hz)
=速度指令(cm/min、10deg/min、inch/min)×脉冲速率×10^4÷进给速率÷60
* 要点:
1、将单位系统设定成机械系统单位和复合系统单位时,需要设定脉冲速率和进给速率。
2、以机械系统单位执行速度指令时,请将换算成脉冲后的值设定在电机系统单位(Hz)或复合
系统单位(Hz)的范围内。
*关于机械系统单位的思路和电子齿轮的使用方法:
关于机械系统单位的思路和电子齿轮的使用方法,请参考7.4.2项。
b3、b2:中断输入设定
设定在中断1速定位运行、外部指令定位运行、中断停止运行或中断 2速定位运行时的中断
输入中所使用的中断信号。
b5、b4:位置数据倍率
可对向原点地址(BFM#14、#13)、目标地址Ⅰ(BFM#18、#17)、目标地址Ⅱ(BFM#22、
#21)、当前地址(BFM#27、#26)、目标地址变更值(BFM#54、#53)写入的位置数据乘以倍率。
Page 28
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
28
* 设定例:b5、b4=(1、1)时目标地址Ⅰ(BFM#18、#17)=123时,实际地址或移动量如下。
电机系统单位:123×103=123,000PLS
机械系统单位、复合系统单位:123×103=123,000(μm、mdeg、10-4inch)
=123(mm、deg、10-1inch)
b6:加减速模式
设定加减速模式。
b6=0:以梯形加减速运行。
b6=1:以近似S形加减速运行。
b7:可变速运行加减速设定
设定可变速运行时有无加减速。
b7=0:无加减速的可变速运行
b7=1:带加减速的可变速运行
b8:脉冲输出形式
设定脉冲输出形式。脉冲输出端子FP/RP的ON/OFF根据设定如下变化。
b8=0:正转脉冲(FP)/反转脉冲(RP)
b9:旋转方向
设定旋转方向。用于初始设定,无需每次实际动作都变更旋转方向。
b9=0:当前地址因正转脉冲(FP)而增加。
b9=1:当前地址因正转脉冲(FP)而减少。
b10:原点回归方向
设定原点回归时的方向。
b10=0:原点回归时,向当前地址减少的方向开始运行。
b10=1:原点回归时,向当前地址增加的方向开始运行。
b11:极限减速模式
设定极限中正转限位/反转限位置为ON时的动作。
b11=0:极限中正转限位/反转限位置为ON时,立即停止,输出CLR信号。
b11=1:极限中正转限位/反转限位置为ON时,减速停止。不输出CLR信号。
Page 29
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
29
BFM编号
内容
R/W
初始值
高位16位
低位16位
#39
#38
设定范围:1~2,147,483,647(用户单位)
请将脉冲换算值设定在1~100,000Hz的范围内。
R/W
K100,000
BFM编号
内容
R/W
初始值
高位16位
低位16位
#41
#40
设定范围:0~2,147,483,647(用户单位)
请将脉冲换算值设定在1~100,000Hz的范围内。
R/W
K0
b12:DOG输入极性
设定DOG输入的逻辑。
b12=0:a触点(DOG输入为ON时动作)
b12=1:b触点(DOG输入为OFF时动作)
b13:计数开始时期
设定零点信号计数开始的时机。
b13=0:DOG前端(检测出DOG前端后,开始零点信号计数)
b13=1:DOG后端(检测出DOG前端拔出后端后,开始零点信号计数)
b14:STOP输入极性
设定STOP输入的逻辑。仅从1PG的STOP端子输入时有效。
b14=0:a触点(STOP输入为ON时动作)
b14=1:b触点(STOP输入为OFF时动作)
b15:STOP输入模式
设定STOP输入时的动作。
b15=0:运行中以STOP指令减速停止后,通过重新开始进行剩余距离运行。
b15=1:运行中以STOP指令减速停止后,结束定位而不进行剩余距离运行。
7.4.14 [BFM#39、#38]最高速度
设定各运行的速度上限。
* 要点:
1、请将JOG速度、原点回归速度(高速)、原点回归速度(爬行)、运行速度Ⅰ、运行速度Ⅱ
设定在最高速度以下。将运行速度设定在最高速度以上时,以最高速度运行。
2、使用定位参数时,请使用最高速度(BFM#5、#4)。
7.4.15 [BFM#41、#40]基底速度
设定启动时的基底速度。以1PG与步进电机的组合使用时,请考虑步进电机共振区域和自启
动频率后,设定速度。
* 要点:
请将基底速度设定成最高速度以下的值。使用定位参数时,请使用基底速度(BFM#6)
Page 30
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
30
BFM编号
内容
R/W
初始值
高位16位
低位16位
#43
#42
设定范围:1~2,147,483,647(用户单位)
请将脉冲换算值设定在1~100,000Hz的范围内。
R/W
K10,000
BFM编号
内容
R/W
初始值
高位16位
低位16位
#45
#44
设定范围:1~2,147,483,647(用户单位)
请将脉冲换算值设定在1~100,000Hz的范围内。
R/W
K50,000
BFM编号
内容
R/W
初始值
高位16位
低位16位
#47
#46
设定范围:1~2,147,483,647(用户单位)
请将脉冲换算值设定在1~100,000Hz的范围内。
R/W
K1,,000
7.4.16 [BFM#43、#42]JOG速度
设定手动进行正转JOG/反转JOG运行时的速度。
* 要点:
1、请将JOG速度设定在基底速度与最高速度间。
2、JOG速度为最高速度以上时,以最高速度运行。JOG速度为基底速度以下时,以基底速度运行。
但是,基底速度为0时,以1Hz运行。
3、使用定位参数时,请使用JOG速度(BFM#8、#7)。
7.4.17 [BFM#45、#44]原点回归速度(高速)
设定机械原点回归时的高速回归速度。
* 要点:
1、请将原点回归速度(高速)设定在基底速度与最高速度间。
2、原点回归速度(高速)为最高速度以上时,以最高速度运行。原点回归速度(高速)为基底
速度以下时,以基底速度运行。但是,基底速度为0时,以1Hz运行。
3、使用定位参数时,请使用原点回归速度(高速)(BFM#10、#9)。
7.4.18 [BFM#47、#46]原点回归速度(爬行)
机械原点回归时,设定近点信号(DOG)输入以后的运行速度。
* 要点:
1、请将原点回归速度(爬行)设定在基底速度与最高速度间。但是,请设定在原点回归速度(
高速)以下。
2、 原点回归速度(爬行)为最高速度以上时,以最高速度运行。原点回归速度(爬行)为基
底速度以下时,以基底速度运行。但是,基底速度为0时,以1Hz运行。
3、为提高原点位置的停止精度,建议尽可能设置成低速。
4、使用定位参数时,请使用原点回归速度(爬行)(BFM#11)。
Page 31
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
31
BFM编号
内容
R/W
初始值
高位16位
低位16位
-
#48
设定范围:0~32,767
R/W
K10
BFM编号
内容
R/W
初始值
高位16位
低位16位
#50
#49
设定范围:-2,147,483,648~2,147,483,647(用户单位)
请将脉冲换算值设定在-2,147,483,648~2,147,483,647PLS的
范围内。
R/W
K0
BFM编号
内容
R/W
初始
值
高位16位
低位16位
-
#51
设定范围:
梯形加减速:1~32,767ms
近似S形加减速:1~5,000ms
近似S形加减速时加减速时间相同
R/W
K100
7.4.19 [BFM#48]原点回归零点信号数
设定机械原点回归中所使用的零点信号计数数。
* 要点:
1、零点信号计数为下降检测。
2、 将零点信号数设定为0时,在零点信号计数开始时立即停止。此时,由原点回归速度(高速
或爬行)突然停止。可能因突然停止造成机械损坏,请注意以下几点。
- 请将原点回归速度(爬行)设定为安全速度。
- 请将零点信号计数开始时期设置在DOG后端。
- 请将DOG设计成在零点信号计数开始时期前可确实减速到原点回归速度(爬行)。
3、使用定位参数时,请使用原点回归零点信号数(BFM#12)。
7.4.20 [BFM#50、#49]原点地址
设定原点回归动作结束时的原点地址。原点回归动作结束后,向当前地址写入该值。
* 要点:
1、单位为用户单位,数值为包含位置数据倍率的值。
2、使用定位参数时,请使用原点地址(BFM#14、#13)。
7.4.21 [BFM#51]加速时间
设定从基底速度达到最高速度的时间。
* 要点:
使用定位参数时,请使用加减速时间(BFM#15)。但是,加速时间和减速时间无法分别设定。
Page 32
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
32
BFM编号
内容
R/W
初始
值
高位16位
低位16位
-
#52
设定范围:
梯形加减速:1~32,767ms
近似S形加减速:与加速时间相同
R/W
K100
BFM编号
内容
R/W
初始
值
高位16位
低位16位
—
#16
设定范围:0~1,000ms
R/W
K0
BFM编号
内容
R/W
初始
值
高位16位
低位16位
#18
#17
设定范围:-2,147,483,648~2,147,483,647(用户单
位)
请将脉冲换算值设定在-2,147,483,648~2,147,483,
R/W
K0
7.4.22 [BFM#52]减速时间
设定从最高速度达到基底速度的时间。
* 要点:
使用定位参数时,请使用加减速时间(BFM#15)。但是,加速时间和减速时间无法分别设定。
7.5 控制数据
设定用于进行定位控制的数据。
* 要点:
控制数据在运行开始时有效,请在运行开始前设定。
2、在运行中或剩余距离运行待机中变更设定时,不反映在当前运行中,下次运行开始有效。但
是,可变速运行时的运行速度Ⅰ、目标地址变更值、运行速度变更值、运行指令(b1~b3)和
运行指令Ⅱ在运行中可变更。
7.5.1 [BFM#16]启动延迟时间
设定1PG的启动延迟时间。运行指令后,除通常的启动时间※1外,经过以启动延迟时间设
定的时间后,开始运行。
※1. 采用电机系统单位时,为1ms以下,采用机械系统单位时,为2ms以下。
* 要点:与启动延迟时间对应的定位运行如下所示。
1速定位运行
中断1速定位运行
2速定位运行
外部指令定位运行
可变速运行
中断停止运行
中断2速定位运行
7.5.2 [BFM#18、#17]目标地址Ⅰ
设定位运行的目标地址Ⅰ(目标位置或移动距离)。
Page 33
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
33
647PLS的范围内。
BFM编号
内容
R/W
初始
值
高位16位
低位16位
#20
#19
设定范围:1~2,147,483,647(用户单位)
请将脉冲换算值设定在1~100,000Hz的范围内。 ※1
R/W
K10
BFM编号
内容
R/W
初始
值
高位16位
低位16位
#22
#21
设定范围:-2,147,483,648~2,147,483,647(用户单
位)
请将脉冲换算值设定在-2,147,483,648~2,147,483,
647PLS的范围内。
R/W
K0
* 要点:
1、 根据运行指令(BFM#25 b7)的相对/绝对地址的指定方法如下所示。
- 指定绝对地址时:
以当前地址为基准,向指定的目标位置进行定位动作。
此时,根据当前地址和目标地址Ⅰ的大小关系确定旋转方向。
- 指定相对地址时:
以当前工件位置为基准,仅以指定的移动距离进行定位动作。
此时,根据目标地址Ⅰ的符号确定旋转方向。
2、单位为用户单位,数值为包含位置数据倍率的值。
7.5.3 [BFM#20、#19]运行速度Ⅰ
设定定位运行的运行速度Ⅰ。
※1、采用外部指令定位运行时 -2,147,483,647~-1、1~2,147,483,647(用户单位)。脉冲
换算值为-100,000~-1、1~100,000Hz
2、采用可变速运行时 -2,147,483,647~2,147,483,647(用户单位)。脉冲换算值为-100,000
~100,000Hz
* 要点:
1、请将运行速度Ⅰ设定在基底速度与最高速度间。
2、采用可变速运行和外部指令定位运行时,根据运行速度Ⅰ的符号确定旋转方向。
3、运行速度Ⅰ为最高速度以上时,以最高速度运行。运行速度Ⅰ为基底速度以下时,以基底速
度运行。但是,基底速度为0时,以1Hz运行。
4、即便在运行中变更运行速度Ⅰ,运行速度也不变更。在运行中变更运行速度时,请使用运行
速度变更功能。但是,可变速运行时在运行中可变更运行速度。
7.5.4 [BFM#22、#21]目标地址Ⅱ
设定定位运行时的目标地址Ⅱ(目标位置或移动距离)。仅2速定位运行时使用。
Page 34
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
34
BFM编号
内容
R/W
初始
值
高位16位
低位16位
#24
#23
设定范围:1~2,147,483,647(用户单位)
请将脉冲换算值设定在1~100,000Hz的范围内。 ※1
R/W
K10
BFM编号
位编号
项目
内容
检测
※1
初始值
高16位
低16位
_
#25
b0
错误复位
发生错误时置为ON后,将错误标志位、错
误代码和定位结束标志位复位。(仅发生错
误时有效)
等级
H0000
b1
STOP
定位运行时(包括JOG运行、机械原点回归
运行)置为ON后停止。
等级
b2
正转限位
正转脉冲输出中置为ON后停止。
用于在正转限位位置停止。
等级
b3
反转限位
反转脉冲输出中置为ON后停止。
等级
* 要点:
1、根据运行指令(BFM#25 b7)的相对/绝对地址的指定方法如下所示。
- 指定绝对地址时:
以当前地址为基准,向指定的目标位置进行定位动作。
此时,根据目标地址Ⅰ和目标地址Ⅱ的大小关系确定旋转方向。
- 指定相对地址时:
以当前工件位置为基准,仅以指定的移动距离进行定位动作。
此时,根据目标地址Ⅱ的符号确定旋转方向。
2、单位为用户单位,数值为包含位置数据倍率的值。
7.5.5 [BFM#24、#23]运行速度Ⅱ
设定定位运行的运行速度Ⅱ。在2速定位运行、外部指令定位运行和中断2速定位运行时使用。
※1. 采用外部指令定位运行时
-2,147,483,647~-1、1~2,147,483,647(用户单位)。脉冲换算值为-200,000~-1、1~
200,000Hz
* 要点:
1、请将运行速度Ⅱ设定在基底速度与最高速度间。
2、运行速度Ⅱ为最高速度以上时,以最高速度运行。运行速度Ⅱ为基底速度以下时,以基底速
度运行。但是,基底速度为0时,以1Hz运行。
3、即便在运行中变更运行速度Ⅱ,运行速度也不变更。在运行中变更运行速度时,请使用运行
速度变更功能。
7.5.6 [BFM#25]运行指令
运行指令一览如下表所示。
Page 35
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
35
用于在反转限位位置停止。
b4
正转JOG
运行
置为ON后向当前地址增加方向输出脉冲。
置为OFF后停止脉冲。
等级
b5
反转JOG
运行
置为ON后向当前地址增加方向输出脉冲。
置为OFF后停止脉冲。
→
JOG运行详细内容考8.2节
等级
b6
DOG式机
械原点回
归运行开
始
置为ON后开始DOG式机械原点回归运行。
→DOG式机械原点回归运行详细内
容参考8.3.2项
边缘
b7
相对/绝对
地址
选择指定绝对地址或指定相对地址。
OFF:通过指定绝对地址运行。
ON:通过指定相对地址运行。
等级
b8
1速定位
运行开始
置为ON后开始1速定位运行。
→1速定位运行详细内容参考9.2节
边缘
b9
中断1速
定位运行
开始
置为ON后开始中断1速定位运行。
→
中断1速定位运行详细内容参考
9.3
节
边缘
b10
2速定运
行开始
置为ON后开始2速定位运行。
→
2速定位运行详细内容参考9.4节
边缘
b11
外部指令
定位运行
开始
置为ON后开始外部指令定位运行。
→外部指令定位运行详细内容参考
9.5节
边缘
b12
可变速运
行
ON:开始可变速运行。
OFF:停止可变速运行。
→可变速运行详细内容参考9.6节
等级
b13
中断停止
运行开始
为ON后开始中断速停止运行。
→中断停止运行详细内容参考9.7节
边缘
b14
中断2速
定位运行
开始
置为ON后开始中断2速定位运行。
→
中断2速定位运行详细内容参考9.8
节
边缘
B15
数据集式
机械原点
回归运行
开始
置ON后开始数据集式机械原点回归运行。
→数据集式机械原点回归运行详细内
容参考8.3.3项
边缘
※1. 检测时机。
等级检测:在位的ON或OFF状态下动作。
Page 36
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
36
BFM编号
内容
R/W
初始值
高位16位
低位16位
#54
#53
设定范围:-2,147,483,648~2,147,483,647(用户单位
)
请将脉冲换算值设定在-2,147,483,648~2,147,483,
647PLS的范围内。
R/W
K0
BFM编号
内容
R/W
初始
值
高位16位
低位16位
#56
#55
设定范围:1~2,147,483,647(用户单位)
请将脉换算值设定睚1~100,000Hz的范围内。 ※1
R/W
K0
BFM编号
位编号
项目
内容
检测※1
初始值
高16位
低16位
_
#57
b0
INT0
经由可编程控制器(BFM)进行中断输入。
以b0=ON,INT0置为ON.
边缘
H0000
b1
INT1
经由可编程控制器(BFM)进行中断输入。
以b1=ON,INT1置为ON
边缘
边缘检测:从OFF变化成ON时动作。
* 要点:
1、各个位的优先顺序如下所示,多个位置为ON时,优先度高的位有效。但是,定位运行(b6、
b8~b15)的多个位置为ON时,不进行运行,发生运行指令多个选择错误。
2、运行中将其他运行指令置为ON时,后面置为ON的运行指令被忽视,不会发生错误。
3、请编写顺控程序使边缘检测的各个位(b0、b6、b8~b11、b13~b15)置为ON后务必再置为
OFF。如果不将各个位置为OFF,则无法执行第2次以后的动作。
4、错误复位(b0)仅在发生错误时执行。
5、请勿在极限以外的用途中使用正转限位(b2)/反转限位(b3)。
6、将BFM#25的所有位(正常时的b0、与运行方向相反的b2/b3和b7除外)置为OFF后再置为ON,
如此定位运行(b6、b8~b15)有效。
7.5.7 [BFM#54、#53]目标地址变更值
设定目标地址变更功能中使用的目标地址变更值。
* 要点:单位为用户单位,数值为包含位置数据倍率的值。
7.5.8 [BFM#56、#55]运行速度变更值
设定运行速度变更功能中使用的运行速度变更值。
※1. 采用外部指令定位运行时 -2,147,483,647~-1、1~2,147,483,647(用户单位)。脉冲
换算值为-100,000~-1、1~100,000Hz
7.5.9 [BFM#57]运行指令Ⅱ
运行指令Ⅱ一览如下表所示。
Page 37
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
37
b2~
b15
-
不可使用
—
—
BFM编号
内容
R/W
初始值
高位16
位
低位16
位
#27
#26
-2,147,483,648~2,147,483,647(用户单位)
R/W
K0
BFM编号
位
编号
项目
内容
R/W
初始
值
高16位
低16位
-
#28
b0
READY
可进行定位运行时,置为ON.
● 置为ON的条件
- 电源启动时
- 定位结束时
- 定位运行中因STOP指令停止中
● 置为OFF的条件
- 定位运行中
- 发生错误时
R
-
b1
正转/反转
ON:正转脉冲输出中ON
正转脉冲停止后仍然保持ON状态。
OFF:反转脉冲输出中OFF
反转脉冲停止后仍然保持OFF状态。
※1. 检测时机。
等级检测:在位的ON或OFF状态下动作。
边缘检测:从OFF变化成ON时动作。
* 要点:定位运行开始时,如果INT0(b0)或INT1(b1)已置为ON,则自动置为OFF。
7.6 监控数据
储存着定位控制的运行状态等。监控数据除了当前地址和当前地址(脉冲换算值)外,均
为只读。
7.6.1 [BFM#27、#26]当前地址
储存当前的地址数据。
* 要点:
1、所储存的地址始终为绝对地址。但是,在中断1速定位或中断2速定位运行中定位结束时,变
为中断检测后的相对地址。
2、停止中可将当前地址变更成任意地址。向当前地址写入值后,还会更新当前地址(脉冲换算
值)(BFM#59、#58)。
3、定位运行中的地址变更无效。
4、单位为用户单位,数值为包含位置数据倍率的值。
5、以可编程控制器ABS指令(FNC155)从伺服放大器中读出的值为脉冲换算值,请写入到当前
地址(脉冲换算值)(BFM#59、#58)中。
7.6.2 [BFM#28]状态信息
可通过各个位的ON/OFF状态确认1PG的状态。
Page 38
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
38
b2
原眯回归
已执行
原点回归结束时,置为ON。
● 置为ON的条件
-DOG式机械原点回归结束时
-数据集式机械原点回归结束时
● 置为OFF的条件
-电源OFF
-在状态信息中写入K0时
b3
STOP输入ON
ON:STOP输入ON
OFF:STOP输入OFF
与1PG的STOP端子ON/OFF状态相同。
b4
DOG输入ON
ON:DOG输入ON
OFF:DOG输入OFF
与1PG的DOG端子ON/OFF状态相同。
b5
PGO输入ON
ON:PGO输入ON
OFF:PGO输入OFF与1PG的PGO端子ON/OFF状态相同
b6
当前值溢出
当前地址(BFM#27、#26或BFM#59、#58)的值超
出±32位数据的范围时,置为ON。
执行电源OFF、DOG式机械原点回归运行或数据集
式机械原点回归运行后置为OFF。
b7
错误标志位
发生错误时置为ON,在错误代码(BFM#29)中储
存错误代码编号。
执行电源OFF或错误复位(BFM25 b0)后置为OFF
b8
定位结束
标志位
定位运行正常结束时,置为ON。
机械原点回归运行开始、定位运行开始(可变速
运行除外)或错误复位(仅发生错误时)置为
OFF。
b9
第1速结束
标志位
2速定位、外部指令定位或中断2速定位运行的第
1速运行结束时,置为ON.
● 置为ON的条件
- 2速定位、外部指令定位或中断2速定位运
行的第1速结束时
● 置为OFF的条件
- 定位结束时
- 发生错误时
- 取消剩余距离运行时
- 不进行剩余距离运行时(BFM#3 b15或
#37 b15为ON),以STOP指令减速停止时
b10
中断输入0
ON
ON:在中断输入0有效的运行模式中,检测到中断
输入0时置为ON。
OFF:下次运行开始时置为OFF。
b11
中断输入1
ON
ON:在中断输入1有效的运行模式中,检测到中断
输入1时置为ON。
OFF:下次运行开始时置为OFF。
b12
剩余距离运
行
待机中
定位运行(1速定位运行、2速定位运行、中断停
止运行)中的STOP输入后减速停止,在剩余距离
待机中置为ON。
执行重新开始指令或者向BFM#25以外的BFM写入
后置为OFF。
Page 39
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
39
b13
-b15
不可使用
BFM编号
错误代码
内容
R/W
初始值
高位16
位
低位16
位
-
#29
K0
无错误
R
K0
K
○○
1 ※1
大小关系不良
K
○○
3 ※1
数值设定范围不良
K○○4 ※1
设定值溢出错误
K5
运行指令多个选择错误
K6
正转限位和反转限位错误
K7
看门狗定时器错误
BFM编号
内容
R/W
初始值
高位16
位
低位16位
-
#30
1PG的机种代码为K5、130
R
K5,130
BFM编号
内容
R/W
初始值
高位16
位
低位16
位
#59
#58
-2,147,483,648~2,147,483,647PLS
R/W
K0
* 要点:
1、发生错误中READY(b0)置为OFF,不受理开始指令。
2、在状态信息中写入K0时,仅原点回归已执行(b2)时置为OFF。
7.6.3 [BFM#29]错误代码
发生错误时储存错误代码。
※1. ○○中储存已发生错误的BFM编号。
* 要点:排除错误原因后,请通过电源OFF或错误复位(BFM#25 b0)清除错误代码。
7.6.4 [BFM#30]机种代码
MD系列中储存向各特殊扩展设备分别分配的机种代码。
7.6.5 [BFM#59、#58]当前地址(脉冲换算值)
当前的地址数据以脉冲换算值的形式储存。
* 要点:
1、所储存的地址始终为绝对地址的脉冲换算值。
2、停止中可将当前地址变更成任意地址。向当前地址(脉冲换算值)写入值后,还会更新当前
地址(BFM#27、#26)。
Page 40
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
40
BFM编号
内容
R/W
初始值
高位16位
低位16位
#61
#60
0~2,147,483,647(用户单位)
R
K0
BFM编号
内容
R/W
初始值
高位16位
低位16位
-
#62
采用Ver.1.00时,储存K100。
R
-
3、定位运行中的地址变更无效。
4、以可编程控制器ABS指令(FNC155)从伺服放大器中读出的值为脉冲换算值,请写入到该缓
冲存储器中。
7.6.6 [BFM#61、#60]运行速度当前值
储存当前的运行速度。已停止时为“0”。
* 要点:
1、运行速度当前值中储存实际的运行速度。实际输出脉冲具有阶段性,因此运行速度当前值可
能与用户设定的运行速度Ⅰ(BFM#20、#19)、运行速度Ⅱ(BFM#24、#23)、运行速度变更值
(BFM#56、#55)不同。
2、采用机械系统时,运行速度当前值如下所示。
运行速度当前值=实际输出频率×进给速率×60/脉冲速率/10^4
计算结果非整数时,将小数点后四舍五入的值储存到运行速度当前值中。
7.6.7 [BFM#62]版本信息
储存1PG的版本信息。
Page 41
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
41
功能
运行模式
参考
JOG运行
DOG式机械原点回归运行
数据集式
机械原点回归运行
高速
爬行
扩展定位参数
○○○
○
7.3节
正转限位/反转限位
○○○
-
6.4节
STOP指令
○○○
-
6.5节
剩余距离运行
---
-
6.5.2项
近似S形加减速
○
---
6.8节
运行速度变更功能
○
○
-
-
6.6节
目标地址变更功能
---
-
6.7节
启动延迟时间
---
-
7.4.1项
本章对利用手动运行的控制进行说明。
8.1 手动运行与各种功能的应对
手动运行与各种功能的应对如下表所示。
○:支持 -:不支持或对象外
8.2 JOG运行
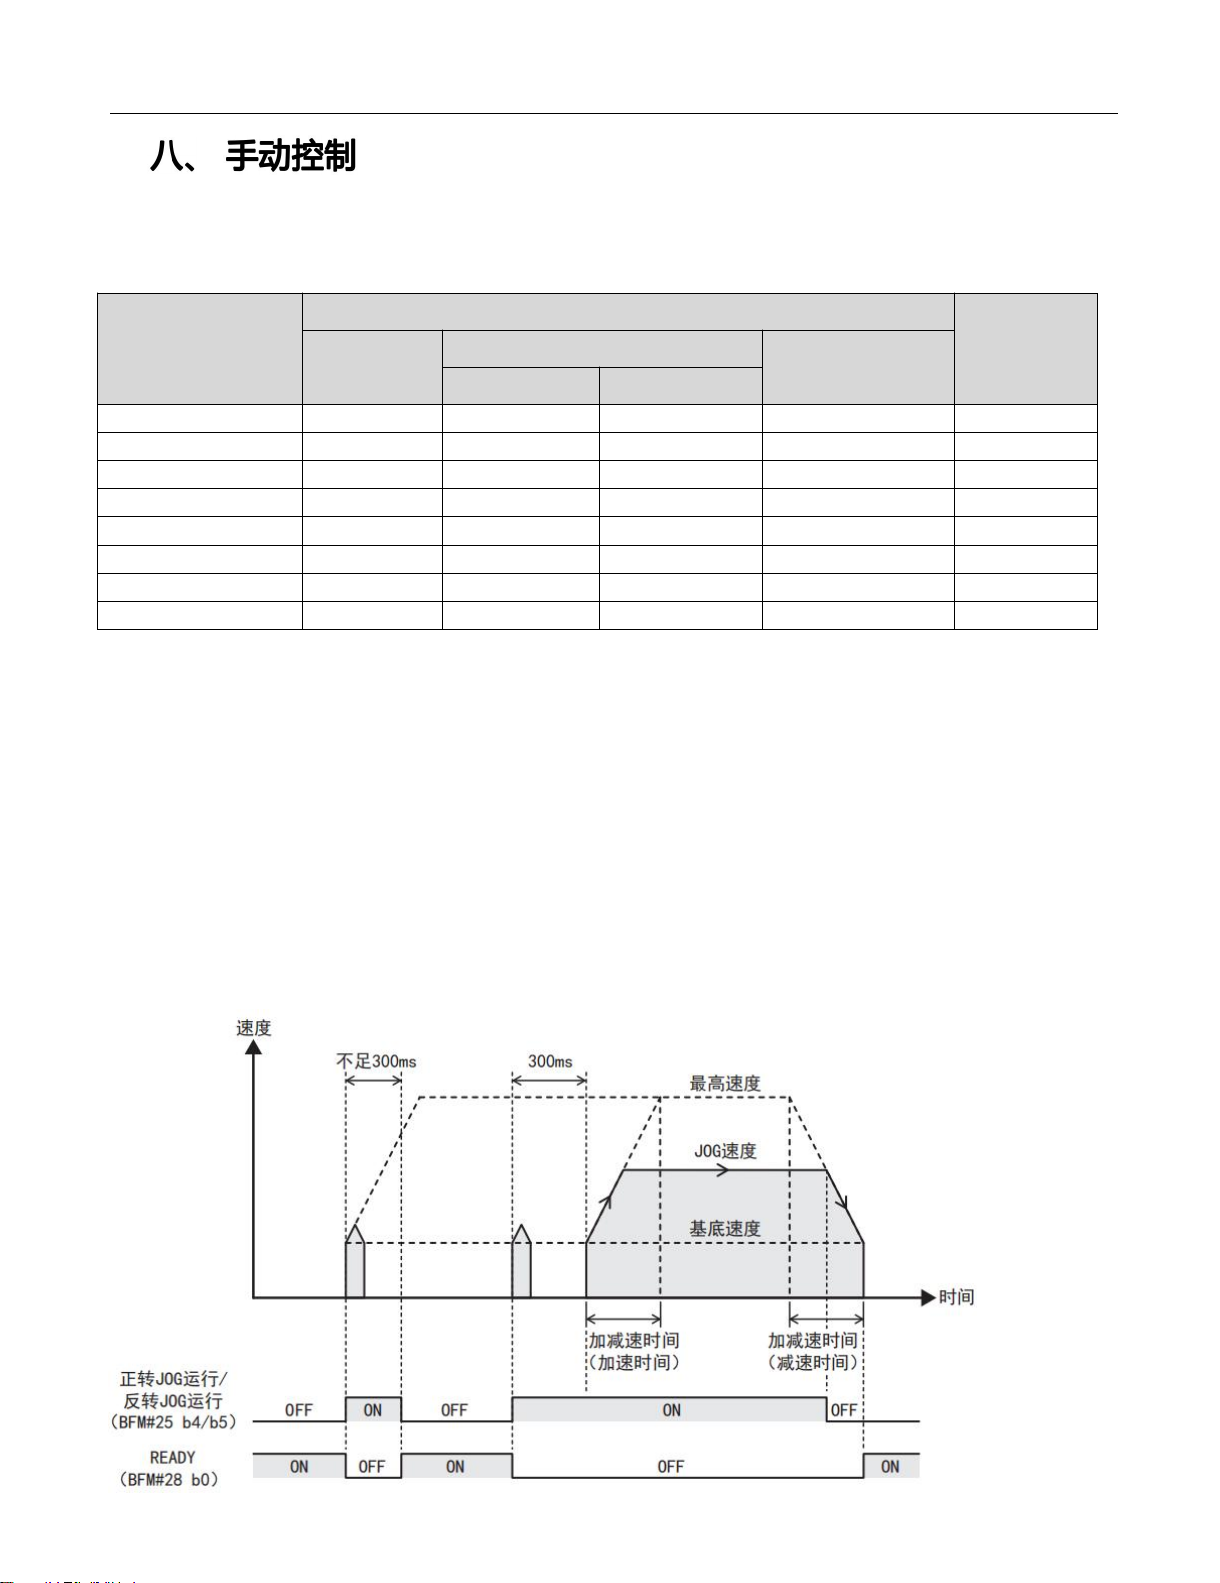
将正转 JOG运行置为 ON的期间,向当前地址增加方向运行,将反转JOG运行置为 ON的期间,
向当前地址减少方向运行。
1. 动作
将正转JOG运行置为ON的期间,向当前地址增加方向运行,置为OFF后减速停止。
将反转JOG运行置为ON的期间,向当前地址减少方向运行,置为OFF后减速停止。
正转JOG运行/反转JOG运行的ON时间不足300ms时,为输出1个用户单位脉冲的微调动作。
正转JOG运行/反转JOG运行的ON时间为300ms以上时,连续输出脉冲。
在正转JOG运行/反转JOG运行中,执行反方向的JOG运行后减速停止。停止中READY保持置为
ON的状态。然后,将正转JOG运行/反转JOG运行置为OFF后重新开始JOG运行。
Page 42
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
42
BFM编号
设定项目
定位参数
扩展定位参数
#0
#34,#33
脉冲速率
#2,#1
#36,#35
进给速率
#3,b1,b0
#37 b1, b0
运行参数
单位系统
#3,b5,b4
#37 b5,b4
位置数据倍率
#3 b6
#37 b6
加减速模式
#3 b8
#37 b8
脉冲输出形式
#3 b9
#37 b9
旋转方向
#3 b11
#37 b11
权限减速模式
#3 b14
#37 b14
STOP输入极性
#5,#4
#39,#38
最高速度
#6
#41,#40
基底速度
#8,#7
#43,#42
JOG速度
#15
-
加减速时间
-
#51
加速时间
-
#52
减速时间
#25 b4
运行指令
正转JOG运行
#25 b5
反转JOG运行
#56,#55
运行速度变更值
* 要点:
1) 正转JOG运行/反转JOG运行的ON时间不足300ms时,如下所示。
输出1个用户单位脉冲。但是,通过机械系统、复合系统设定使得(位置数据倍率×脉冲速
率)<进给速率,即便1个用户单位的脉冲数不足1也会输出1个脉冲。
2) 在正转限位/反转限位停止时,可通过反方向的JOG运行避开极限。
3) 将正转JOG运行/反转JOG运行置为OFF,在减速中将JOG运行再次置为ON时,暂时减速停止,
然后再次加速。停止后,READY仅一瞬间置为ON。
2、定位结束标志位
JOG运行执行前后,定位结束标志位不发生变化。
3. JOG运行中的速度变更
在JOG运行中变更JOG速度时,请使用运行速度变更功能。但是,微调动作时无法变更运行速度。
JOG运行的设定项目
8.3 机械原点回归运行
8.3.1 机械原点回归运行的概要
1. 机械原点回归的种类
用1PG进行的机械原点回归有下述2种方法。
Page 43
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
43
1) DOG式机械原点回归 ,将使用DOG信号和伺服放大器零点信号的停止位置设定成原点。
→DOG式机械原点回归详细内容参考8.3.2项
2) 数据集式机械原点回归,将通过JOG运行等的移动位置设定成原点。
→数据集式机械原点回归详细内容参考8.3.3项
2. 机械原点回归的动作
机械原点回归的动作因所使用原点回归的种类而不同。关于详细内容,请参考以下内容。
→DOG式机械原点回归参考8.3.2项
→数据集式机械原点回归参考8.3.3项
8.3.2 DOG式机械原点回归运行
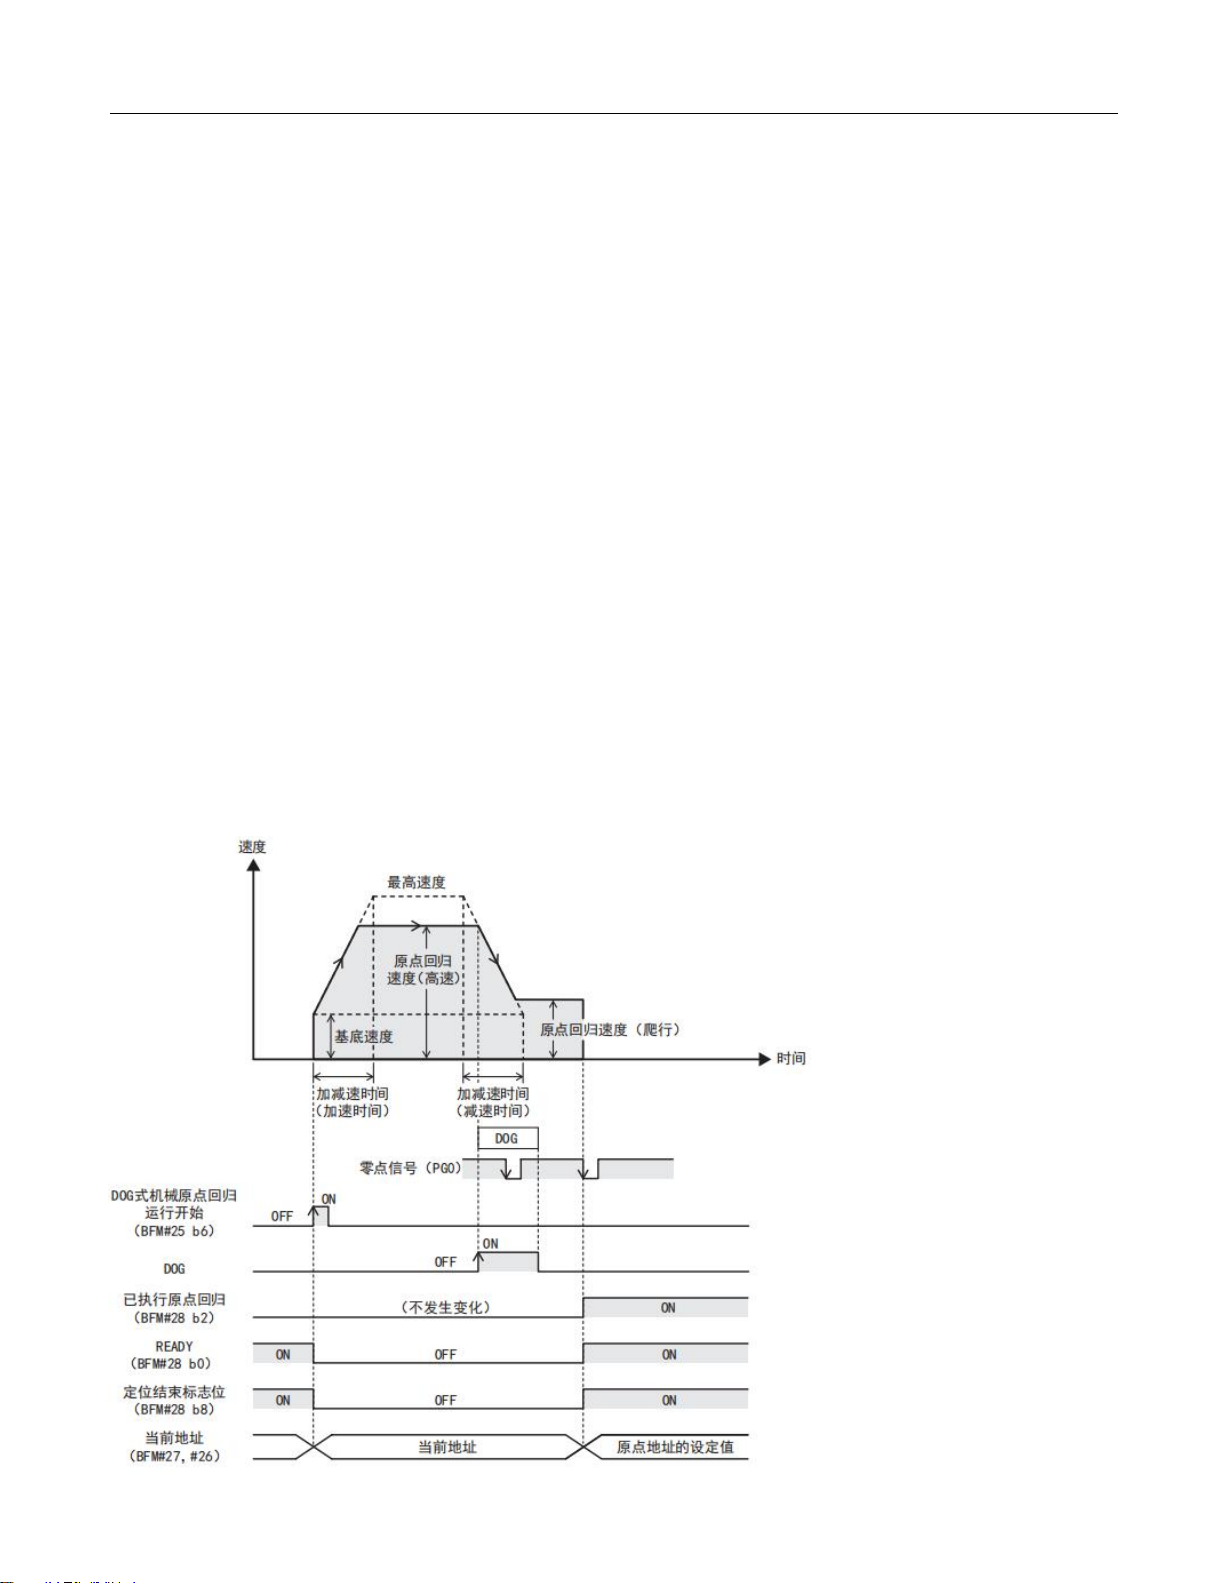
通过 DOG式机械原点回归运行开始指令开始原点回归。使用 DOG搜索功能后可以从任意位
置进行 DOG式机械原点回归。
1. 动作
1) 将运行指令的DOG式机械原点回归运行开始指令从OFF变成ON后,以原点回归速度(高速)向
以原点回归方向设定的方向移动。(定位结束标志位被置为OFF。)
2) DOG输入置为ON后,开始减速到原点回归速度(爬行)。
3) 通过计数开始时期后,开始零点信号计数。
4) 计数到原点回归零点信号数中设定的次数后停止。(输出CLR信号。)
5) 原点回归结束后,向当前地址写入原点地址的设定值。
6) 定位结束标志位和原点回归已结束置为ON。
Page 44
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
44
BFM编号
设定项目
定位参数
扩展定位参数
#0
#34,#33
脉冲速率
#2,#1
#36,#35
进给速率
#3 b1,b0
#37 b1,b0
运行参数
单位系统
#3 b5,b4
#37 b5,b4
位置数据倍率
#3 b8
#37 b8
脉冲输出形式
#3 b9
#37 b9
旋转方向
#3 b10
#37 b10
原点回归方向
#3 b11
#37 b11
极限减速模式
#3 b12
#37 b12
DOG输入极性
2. 原点回归方向
设定原点回归时的方向。
BFM#3 b10/BFM#37 b10=0时:向当前地址减少的方向开始运行。
BFM#3 b10/BFM#37 b10=1时:向当前地址增加的方向开始运行。
3. DOG输入极性
设定DOG输入的逻辑。
BFM#3 b12/BFM#37 b12=0时:a触点(DOG输入为ON时动作)
BFM#3 b12/BFM#37 b12=1时:b触点(DOG输入为OFF时动作)
4. 计数开始时期
设定零点信号计数开始的时机。
BFM#3 b13/BFM#37 b13=0时:DOG前端(检测出DOG前端后,开始零点信号计数)
BFM#3 b13/BFM#37 b13=1时:DOG后端(检测出DOG前端拔出后端后,开始零点信号计数)
* 要点:
DOG前端时
- 请设定零点信号数,使减速在停止位置前结束。
DOG后端时
- 请设定DOG长度,使减速在通过DOG前结束。
5. 原点回归已执行
原点回归结束,向当前地址写入原点地址后,置为ON。
电源OFF或者在状态信息中写入K0时置为OFF。即便开始原点回归运行也不置为OFF。
6. 定位结束标志位
DOG式机械原点回归运行开始时定位结束标志位置为OFF。
原点回归结束时定位结束标志位置为ON。
7. 原点回归中的速度变更
在原点回归中变更原点回归速度(高速)时,请使用运行速度变更功能。但是,无法变更原点
回归速度(爬行)。
DOG式机械原点回归运行的设定项目
Page 45
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
45
#3 b13
#37 b13
计数开始时期
#3 b14
#37 b14
STOP输入极性
#3 b15
#37 b15
STOP输入模式
#5,#4
#39,#38
最高速度
#6
#41,#40
基底速度
#10,#9
#45,#44
原点回归速度(高速)
#11
#47,#46
原点回归速度(爬行)
#12
#48
原点回归零点信号数
#14,#13
#50,#49
原点地址
#15
-
加减速时间
-
#51
加速时间
-
#52
减速时间
#25 b6
运行指令
DOG式机械原点回归运行开始
#28 b2
状态信息
原点回归已执行
#56,#55
运行速度变更值
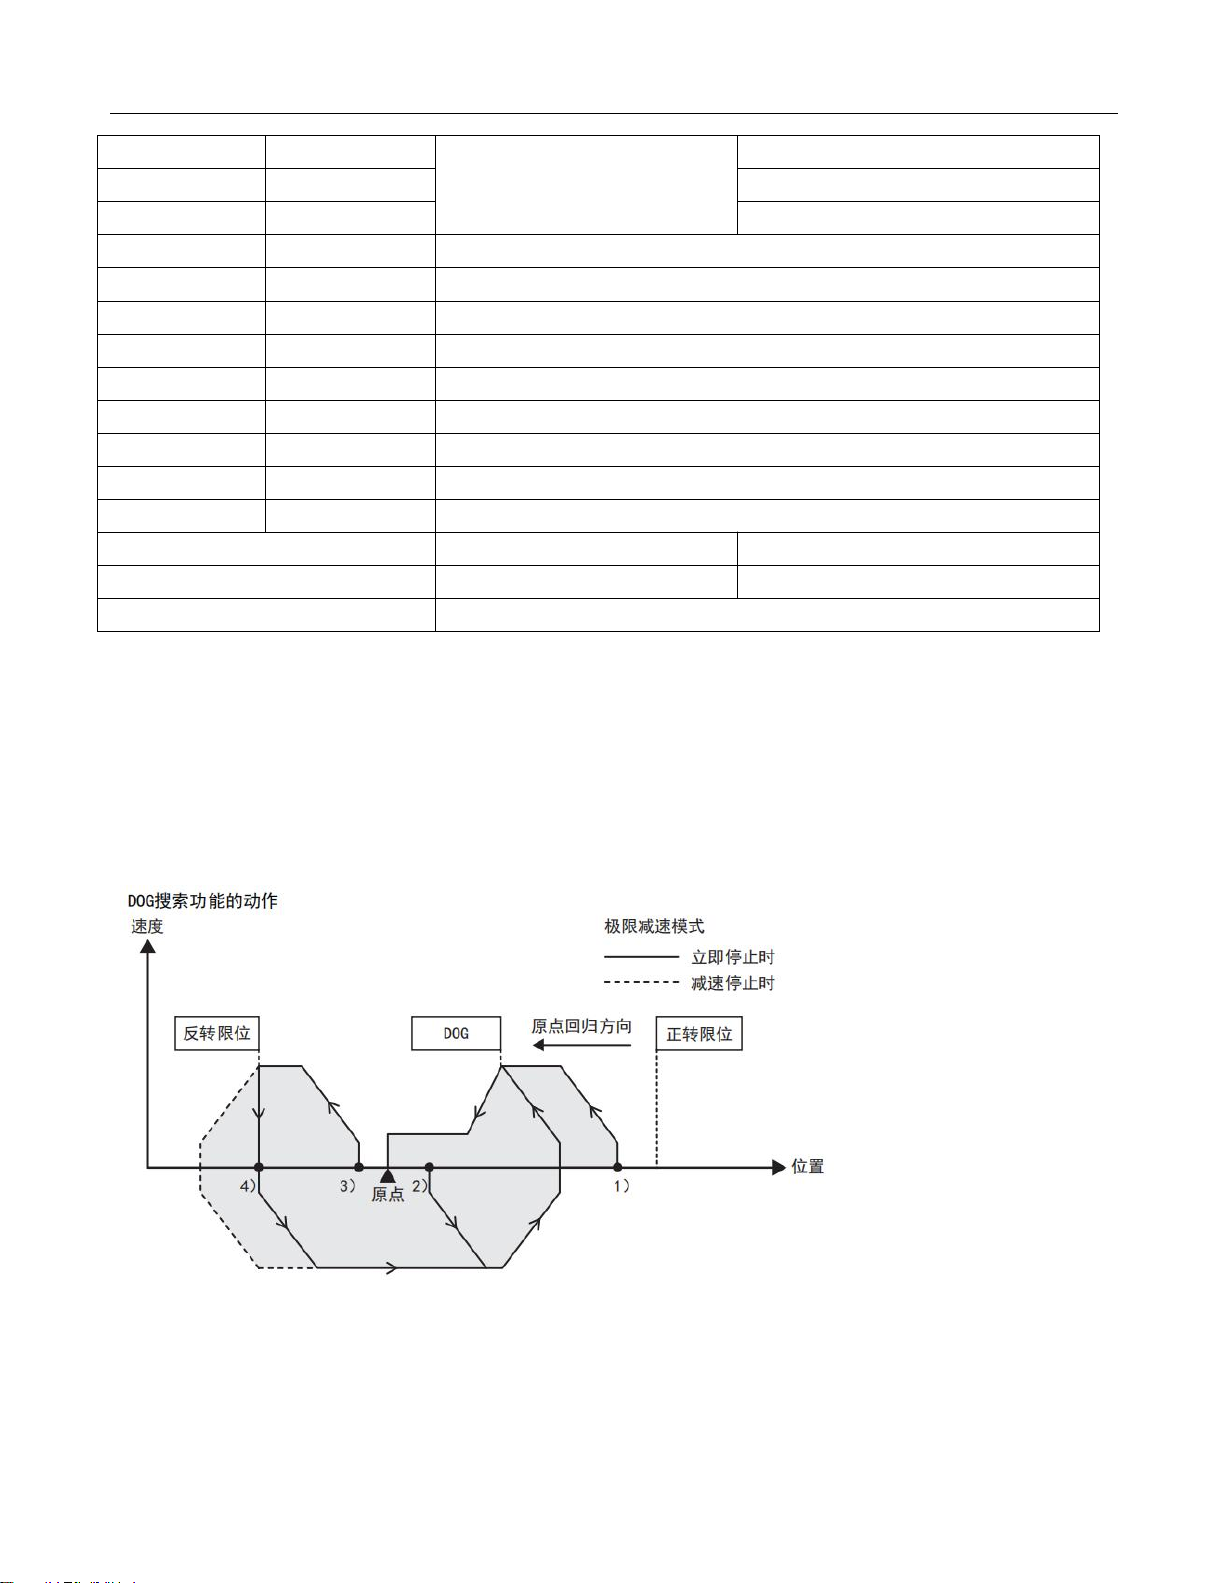
8. DOG搜索功能
设有正转限位/反转限位时,可执行使用了DOG搜索功能的原点回归。根据原点回归的开始
位置,原点回归动作 ,如下所示。此外,正转限位/反转限位的动作为极限减速模式(BFM#3
b11或BFM#37 b11)中设定的动作。
1) 开始位置在近点信号OFF(通过DOG前)时
a) 以原点回归速度(高速)向原点回归方向运行。
b) DOG检测后,开始减速到原点回归速度(爬行)。
c) 零点信号计数开始时期检测后,开始零点信号计数。
d) 计数到指定零点信号的数(零点信号数)后停止。
2) 开始位置在近点信号ON(DOG内)时
Page 46
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
46
a) 以原点回归速度(高速)向与原点回归方向相反的方向运行。
b) DOG脱出后减速停止。
c) 以原点回归速度(高速)向原点回归方向运行。
d) DOG检测后,开始减速到原点回归速度(爬行)。
e) 计数到指定零点信号的数(零点信号数)后停止。
3) 开始位置在近点信号OFF(通过DOG后)时
a) 以原点回归速度(高速)向原点回归方向运行。
b) 通过反转限位/正转限位立即停止或减速停止。
c) 以原点回归速度(高速)向与原点回归方向相反的方向运行。
d) DOG脱出后减速停止。
e) 以原点回归速度(高速)向原点回归方向运行。
f) DOG检测后,开始减速到原点回归速度(爬行)。
g) 计数到指定零点信号的数(零点信号数)后停止。
4) 原点回归方向的反转限位/正转限位已置为ON时
a) 以原点回归速度(高速)向与原点回归方向相反的方向运行。
b) DOG脱出后减速停止。
c) 以原点回归速度(高速)向原点回归方向运行。
d) DOG检测后,开始减速到原点回归速度(爬行)。
e) 计数到指定零点信号的数(零点信号数)后停止。
* 注意:
即便执行DOG搜索动作也无法检测出DOG时,发生正转限位错误和反转限位错误。
8.3.3 数据集式机械原点回归运行
数据集式机械原点回归是在将通过JOG运行等的移动位置设定成原点时使用的原点回归方法。
因此,即便将数据集式机械原点回归指令置为ON,工件也不会移动。
该原点回归方法多数情况下用于无法设置DOG的装置和不存在机械原点的搬运生产线上。
1. 动作
1) 通过JOG运行等将工件移动到设定在原点的位置。
2) 将数据集式机械原点回归运行开始从OFF变成ON。(输出CLR信号。)
3) 向当前地址写入原点地址的设定值。
4) 原点回归已执行置为ON。数据集式原点回归时,定位结束标志位不置为ON。
2. 原点回归已执行
原点回归结束,向当前地址写入原点地址后,置为ON。
电源OFF或者在状态信息中写入K0时置为OFF。即便开始运行也不置为OFF。
3. 定位结束标志位
数据集式机械原点回归运行开始时定位结束标志位置为OFF。
原点回归结束时定位结束标志位不置为ON。
数据集式机械原点回归运行的设定项目
Page 47
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
47
BFM编号
设定项目
定位参数
扩展定位参
数
#3 b1, b0
#37 b1, b0
运行参数
单位系统
#3 b5, b4
#37 b5, b4
位置数据倍率
#14, #13
#50, #49
原点地址
#25 b15
运行指令
数据集式机械原点回归运行开始
#28 b2
状态信息
原点回归已执行
功能
运行模式
参考
1速定
位运行
中断1
速
定位
运行
2速定位
运行
外部指令
定位运行
可变速
运行
中断停
止运行
中断2速
定位运行
摭展定位参数
○○○○○○○
7.3节
正转限位/反转限位
○○○○○○○
6.4节
STOP指令
○○○○○○○
6.5节
剩余距离运行
○-○--○-
6.5.2项
近似S形加减速
○○---○-
6.8节
运行速度变更功能
○○○○-○○
6.6节
目标地址变更功能
○○○-○○6.7节
启动延迟时间
○○○○○○○
7.4.1项
本章对利用各定位运行的控制进行说明。
9.1 定位运行与各种功能的应对
定位运行与各种功能的应对如下表所示。
○:支持 -:不支持或对象外
9.2 1速定位运行
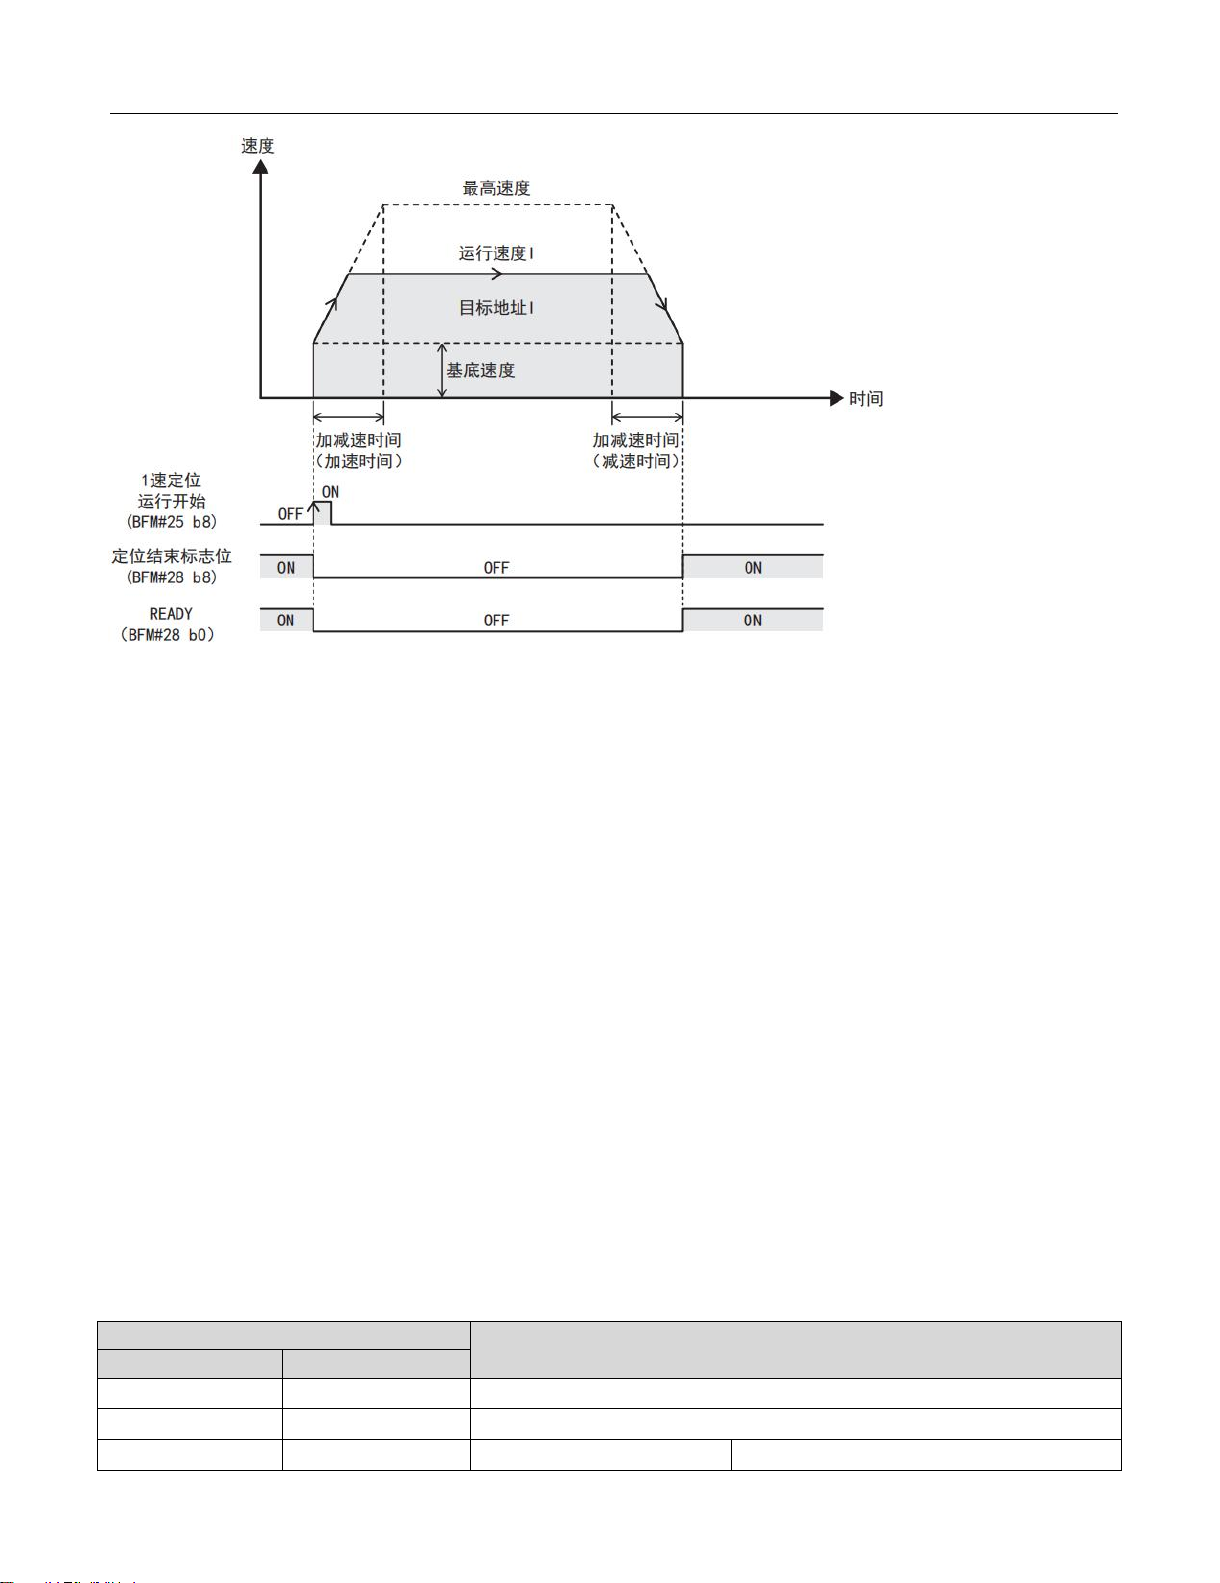
通过1速定位运行开始指令,以运行速度Ⅰ运行,在目标地址Ⅰ减速停止。
1. 动作
1) 设定运行速度Ⅰ、目标地址Ⅰ。
2) 将运行指令的1速定位运行开始从OFF变成ON后,以运行速度Ⅰ开始1速定位运行。(定位结
束标志位被置为OFF。)
3) 在目标地址Ⅰ减速停止,将定位结束标志位置为ON后结束运行。
Page 48
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
48
BFM编号
设定项目
定位参数
扩展定位参数
#0
#34, #33
脉冲速率
#2, #1
#36, #35
进给速率真
#3 b1, b0
#37 b1, b0
运行参数
单位系统
* 要点:
移动量为0时,即便将1速定位运行开始置为ON,也不进行定位运行。此外,定位结束标志位也
不发生变化。READY仅一瞬间置为OFF。
2. 地址指定
可指定绝对地址和相对地址。
指定绝对地址时:指定距离地址0的位置。
指定相对地址时:指定距离当前地址的移动量。
3. 旋转方向
指定绝对地址时:
旋转方向根据当前地址和目标地址Ⅰ的大小关系确定。
- 当前地址<目标地址Ⅰ:正转
- 当前地址>目标地址Ⅰ:反转
指定相对地址时:
旋转方向根据目标地址Ⅰ的符号(正/负)确定。
- 目标地址Ⅰ>0:正转
- 目标地址Ⅰ<0:反转
4. 定位结束标志位
运行开始时定位结束标志位置为OFF。
到达目标地址时,定位结束标志位置为ON。
1速定位运行的设定项目
Page 49
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
49
#3 b5, b4
#37 b5, b4
位置数据倍率
#3 b6
#37 b6
加减速模式
#3 b8
#37 b8
脉冲输出形式
#3 b9
#37 b9
旋转方向
#3 b11
#37 b11
极限减速模式
#3 b14
#37 b14
STOP输入极性
#3 b15
#37 b15
STOP输入模式
#5, #4
#39, #38
最高速度
#6
#41, #40
基底速度
#15
-
加减速时间
-
#51
加速时间
-
#52
减速时间
#16
启动延迟时间
#18, #17
目标地址Ⅰ
#20, #19
运行速度Ⅰ
#25 b8
运行指令
1速定位运行开始
#54, #53
目标地址变更值
#56, #55
运行速度变更值
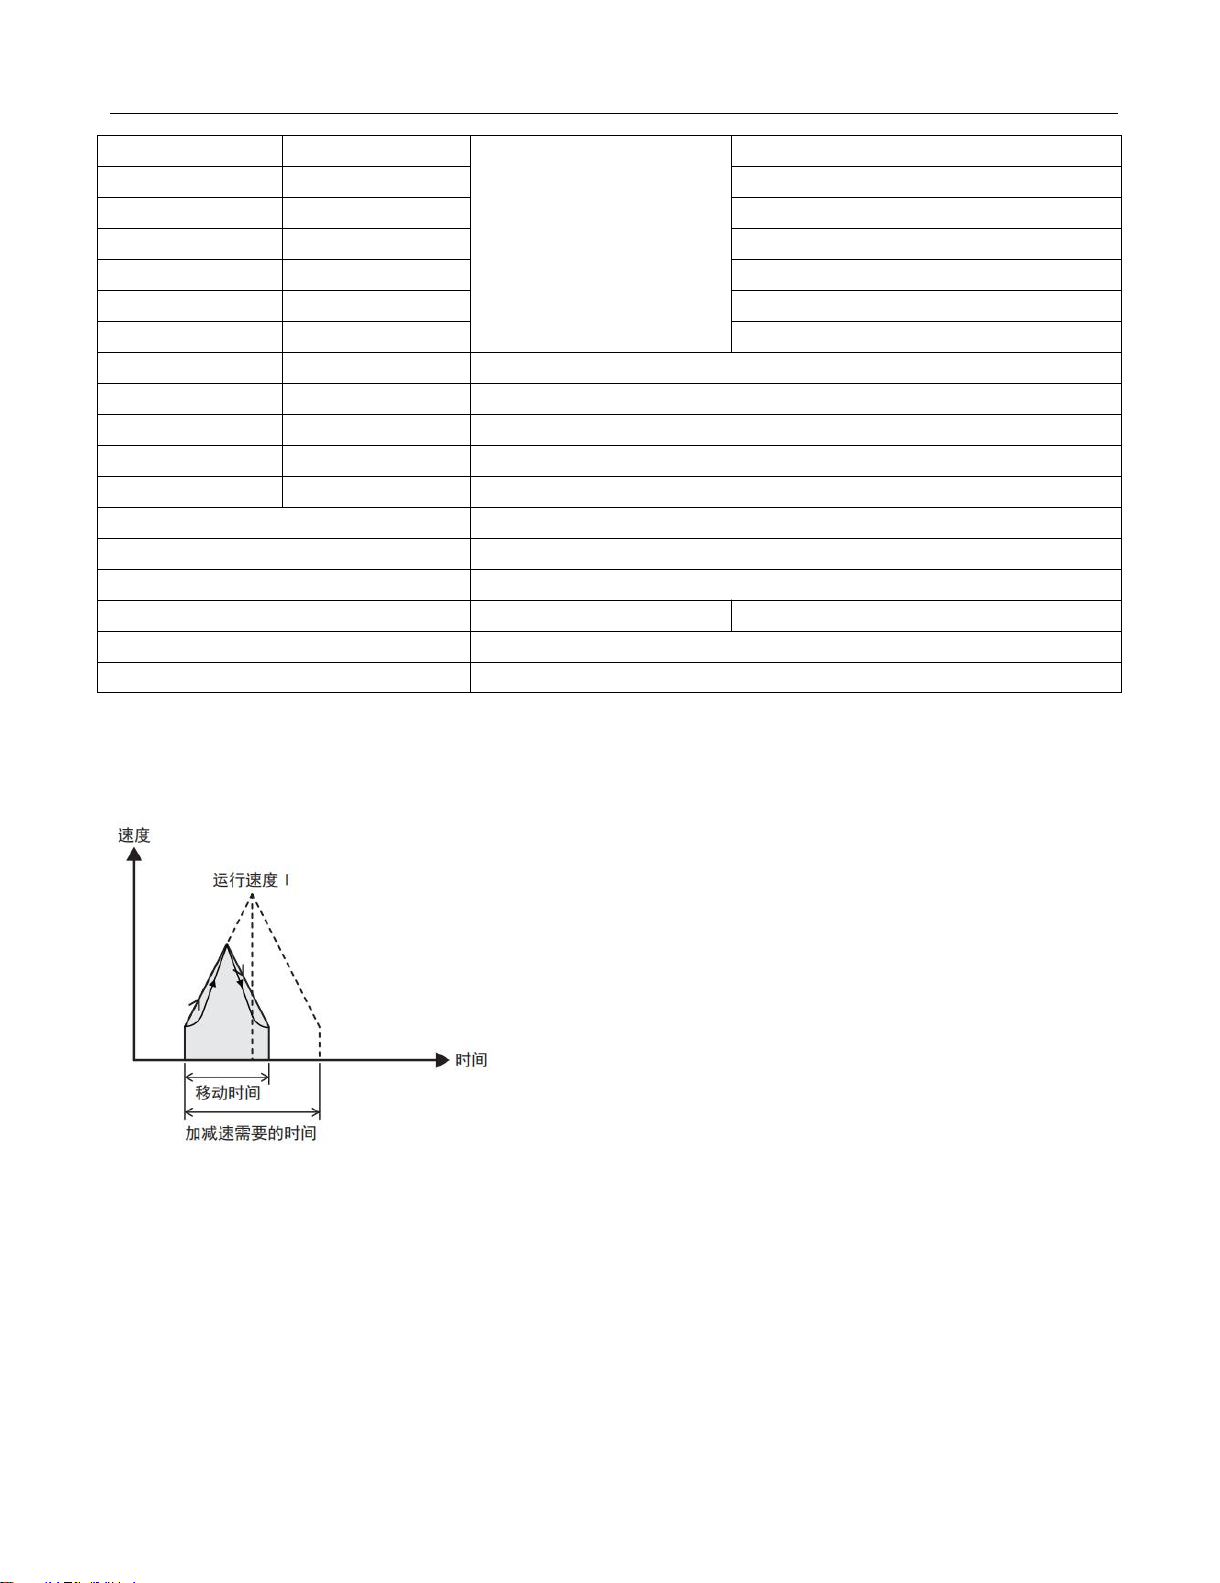
1速定位运行时的注意事项
向目标位置的移动量较小时的动作
移动量(目标地址Ⅰ)所需时间比加减速需要的时间短时,实际运行速度不会达到运行速度Ⅰ
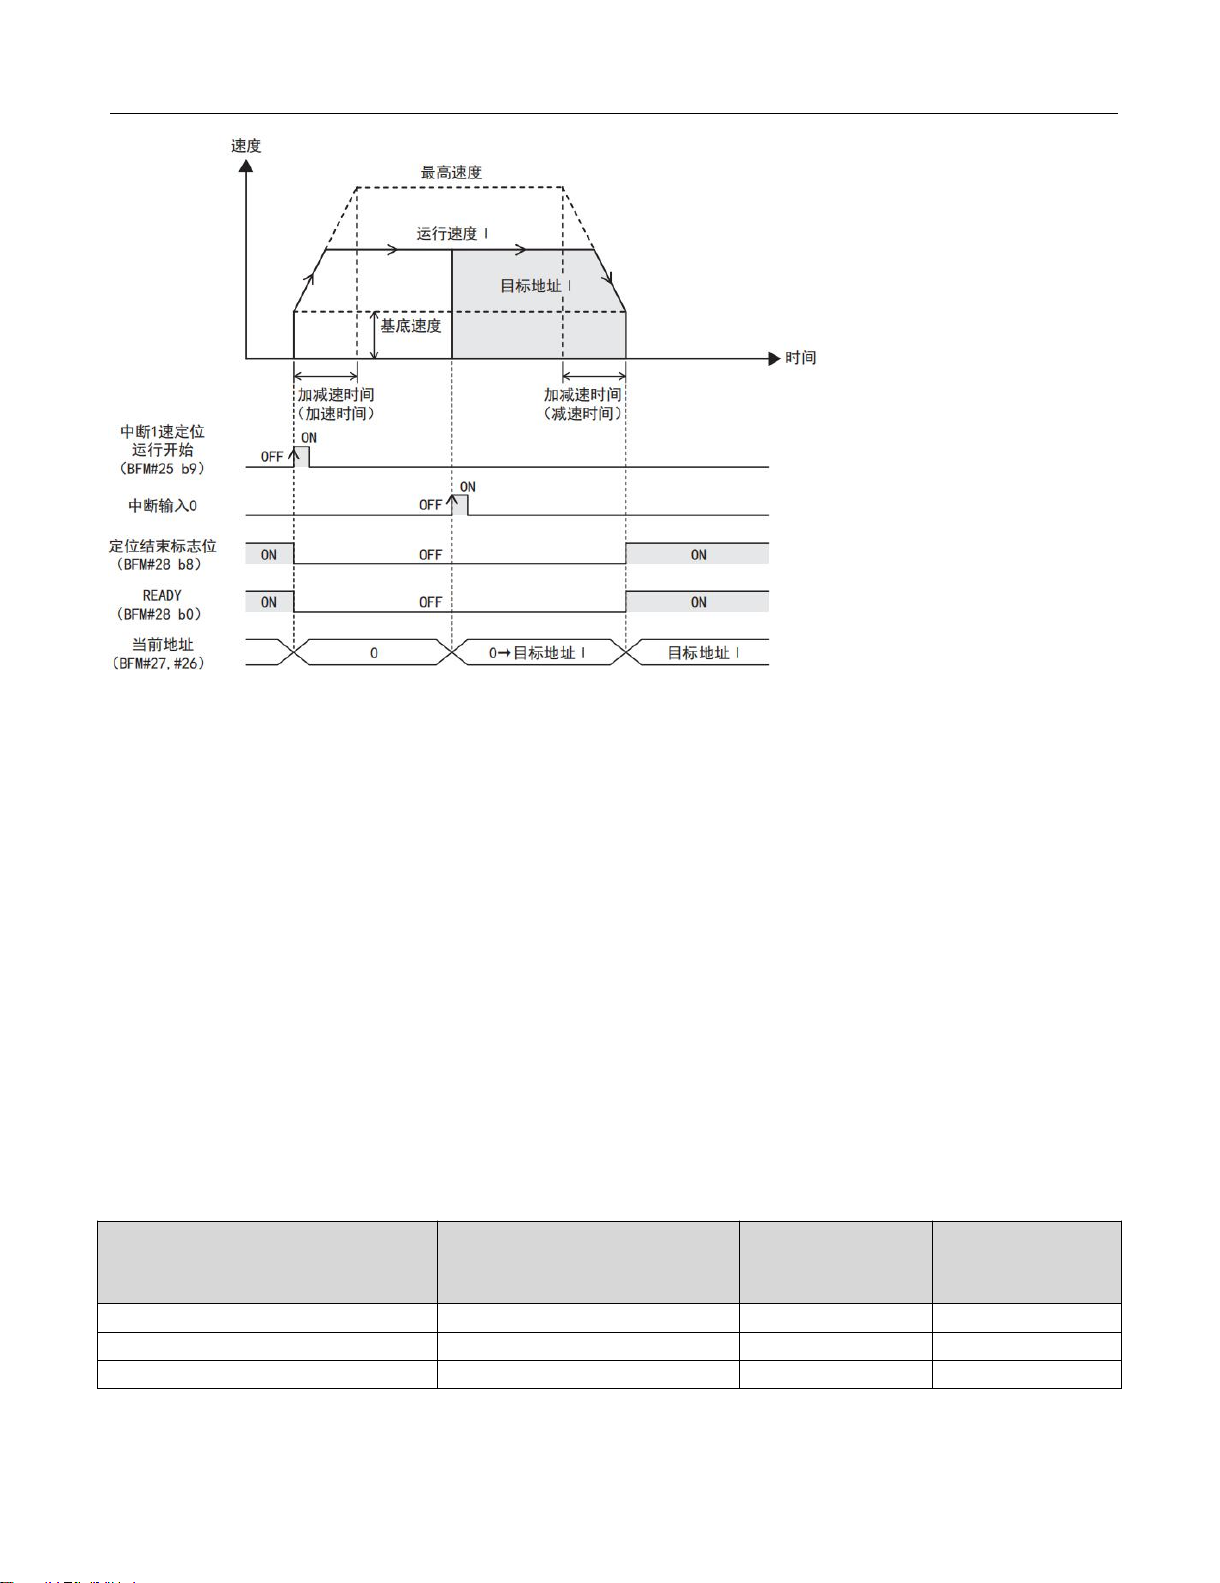
9.3 中断1速定位运行
通过中断 1速定位开始指令,以运行速度Ⅰ运行,检测出中断输入 0的上升沿 /下降沿后,
在目标地址Ⅰ减速停止。
1. 动作
1) 设定运行速度Ⅰ、目标地址Ⅰ。
2) 将运行指令的中断1速定位运行开始从OFF变成ON后,以运行速度Ⅰ开始中断1速定位运行。
(定位结束标志位被置为OFF。)
3) 检测出中断输入0后,以运行速度Ⅰ向目标地址Ⅰ只移动已设定的移动量,减速停止。将定
位结束标志位置为ON,结束运行。
Page 50
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
50
中断输入设定
(BFM#3 b3、b2或BFM#37 b3
、b2)
DOG输入极性
(BFM#3 b12或BFM#37
b12)
中断输入0
检测边缘
(0、1)或(0、0)
0
DOG
上升
(0、1)或(0、0)
1
DOG
下降
(1、1)或(1、0)
-
INTO
上升
* 要点:
1)通过中断1速定位运行开始指令清除当前地址,检测出中断输入0后,当前地址开始变化。
2)移动量为0时,即便将中断1速定位运行开始置为ON,也不进行定位运行。此外,定位结束标
志位也不发生变化。READY仅一瞬间置为OFF。
2. 地址指定
作为相对地址(以距当前地址的距离指定移动量)对待。
(设定绝对地址指定时,也为相对地址指定。)
3. 旋转方向
根据目标地址Ⅰ的符号(正/负)确定运行方向。
目标地址Ⅰ的符号为正时:正转
目标地址Ⅰ的符号为负时:反转
4. 定位结束标志位
运行开始时定位结束标志位置为OFF。
到达目标地址Ⅰ时,定位结束标志位置为ON。
5. 中断输入0
中断输入0与检测边缘根据中断输入设定和DOG输入极性设定,内容发生如下变化。
Page 51
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
51
BFM编号
设定项目
定位参数
扩展定位参数
0
#34, #33
脉冲速率
#2, #1
#36, #35
进给速率
#3 b1 b0
#37 b1 b0
运行参数
单位系统
#3 b3 b2
#37 b3 b2
中断输入设定
#3 b5 b4
#37 b5 b4
位置数据倍率
#3 b6
#37 b6
加减速模式
#3 b8
#37 b8
脉冲输出形式
#3 b9
#37 b9
旋转方向
#3 b11
$37 b11
极限减速模式
#3 b12
$37 b12
DOG输入极性
#3 b14
#37 b14
STOP输入极性
#3 b15
#37 b15
STOP输入模式
#5, #4
#39, #38
最高速度
#6
#41, #40
基底速度
#15
-
加减速时间
-
#51
加速时间
-
#52
减速时间
#16
启动延迟时间
#18, #17
目标地址Ⅰ
#20, #19
运行速度Ⅰ
#25 b9
运行指令
中断1速定位运行开始
#54, #53
目标地址变更值
#56, #55
运行速度变更值
#57 b0
运行指令Ⅱ
INTO
* 要点:
1、上升沿检测且运行开始时如果中断输入0已置为ON,则中断输入0通过从ON变为OFF再变为ON
后有效。
2、下降沿检测且运行开始时如果中断输入0已置为OFF,则中断输入0通过从OFF变为ON再变为
OFF后有效。
中断1速定位运行设定项目
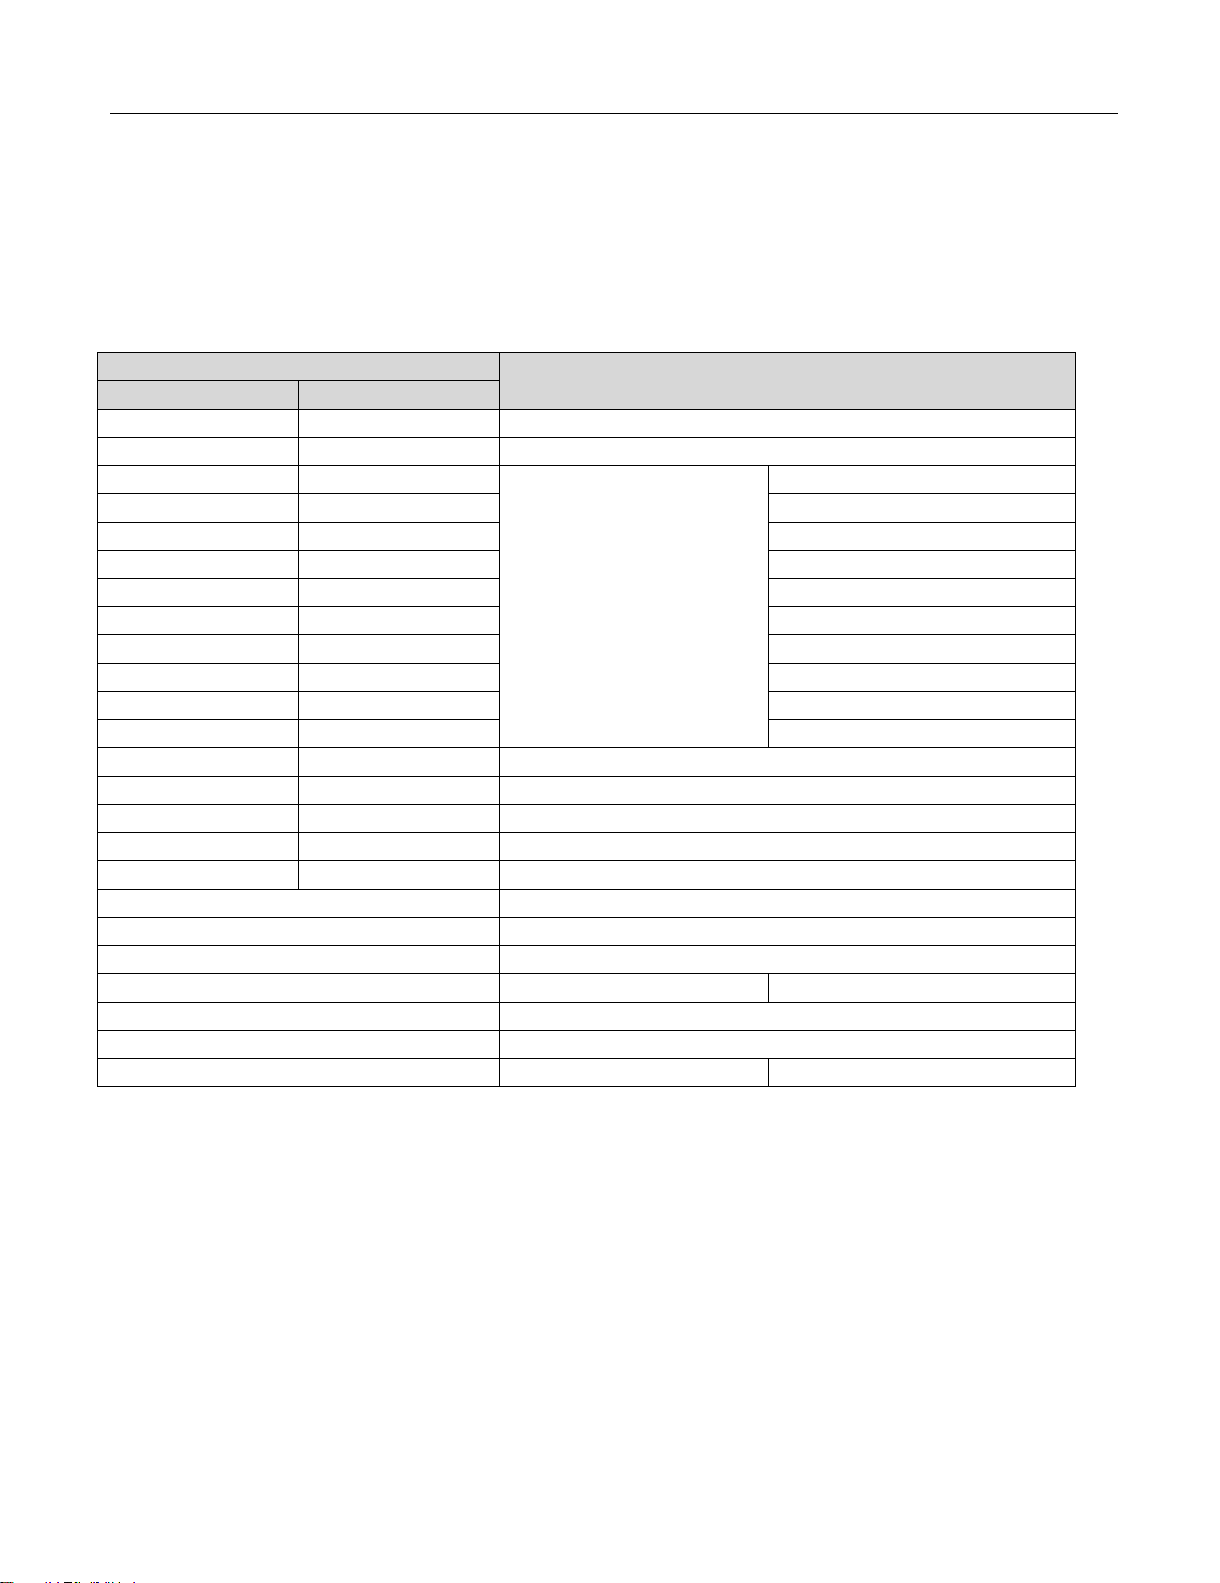
中断1速定位运行时的注意事项
向目标位置的移动量较小时的动作
移动量(目标地址Ⅰ)所需时间比减速需要的时间短时,在到达目标地址Ⅰ的时间点立即停止。
此外,移动量不足(运行速度/1000)×3脉冲时,中断输入检测会发生波动。
- 正以1kHz以上运行时:3ms以内
- 正以不足1kHz运行时:3脉冲以内
Page 52
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
52
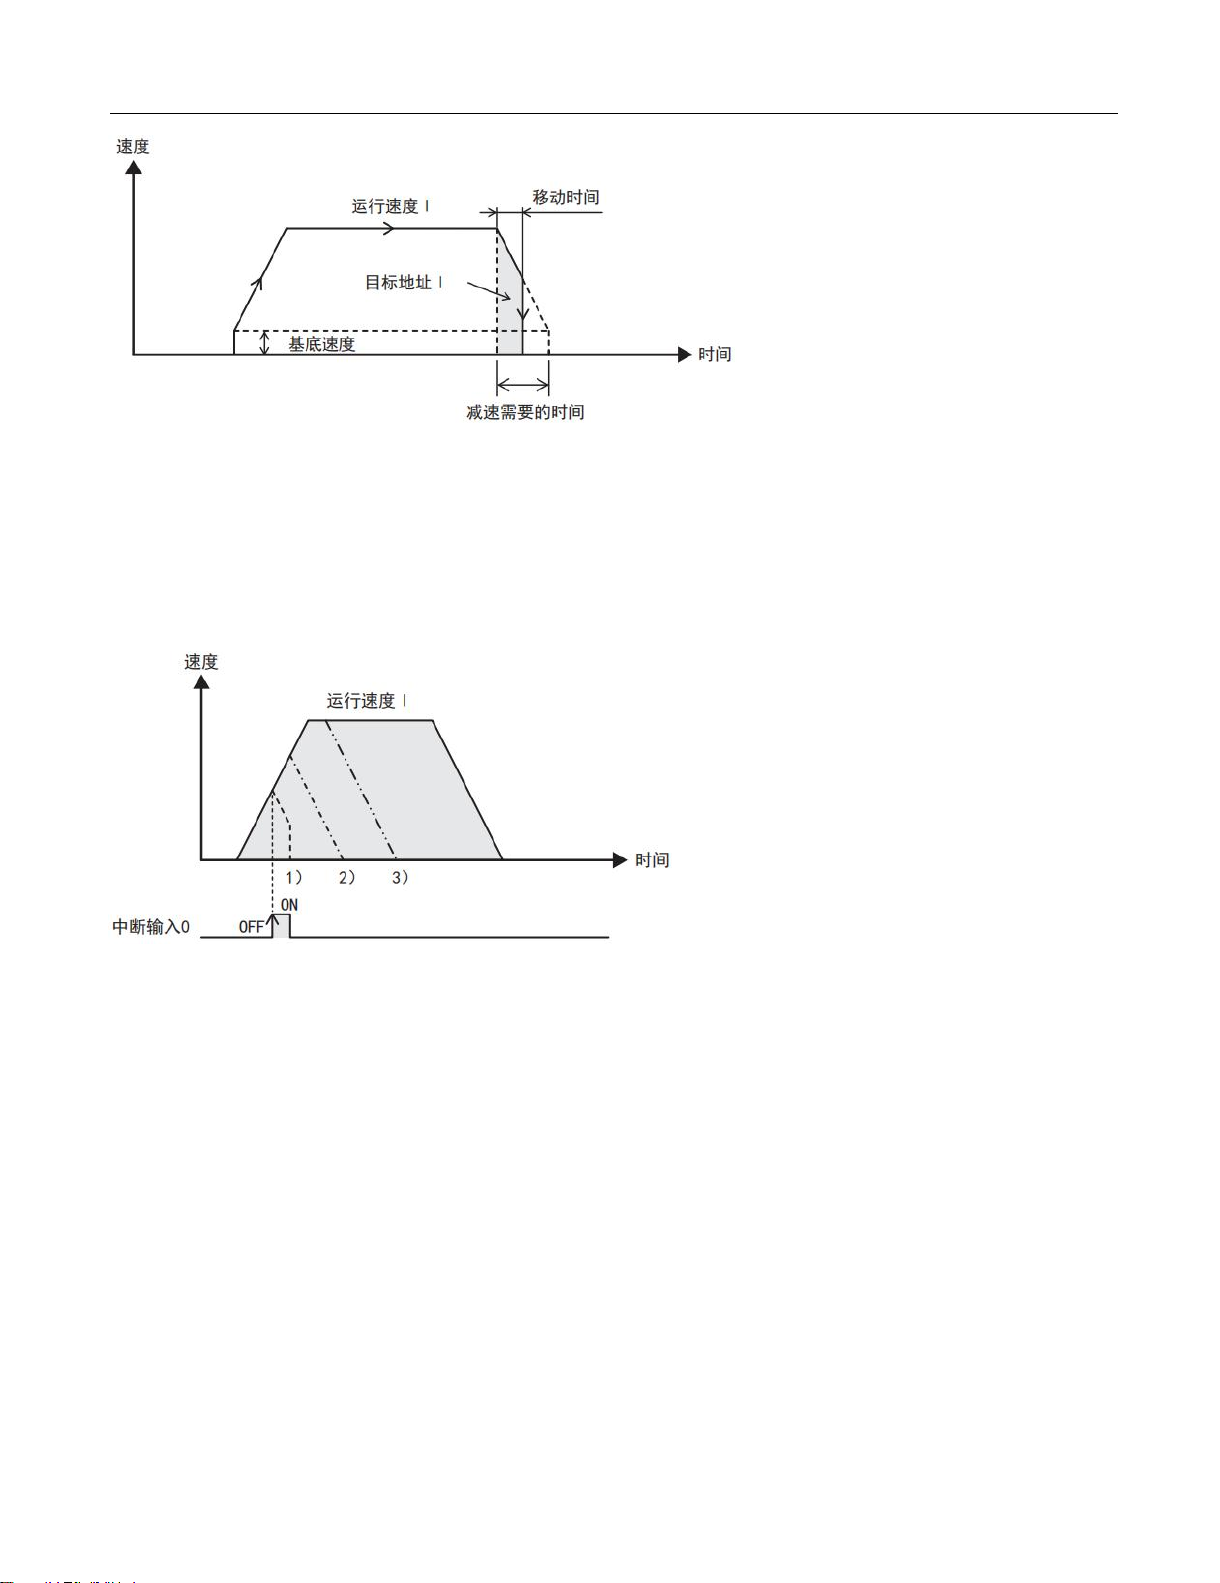
加速中检测出中断输入0时的动作
加速中检测出中断输入0时,根据目标地址Ⅰ的大小,发生如下动作。
1) 目标地址Ⅰ<从当前速度减速需要的脉冲数时,中断输入0置为ON后,立即开始减速,在到
达目标地址Ⅰ的时间点立即停止。
2) 从当前速度减速需要的脉冲数≤目标地址Ⅰ<从当前速度加减速需要的脉冲数时,加速到剩
余脉冲数等于减速需要的脉冲数的位置,然后减速停止。
3) 从当前速度加减速需要的脉冲数≤目标地址Ⅰ时,加速到运行速度Ⅰ,然后减速停止。
未检测出中断输入0时的动作
持续动作直至检测出中断输入0。
9.4 2速定位运行
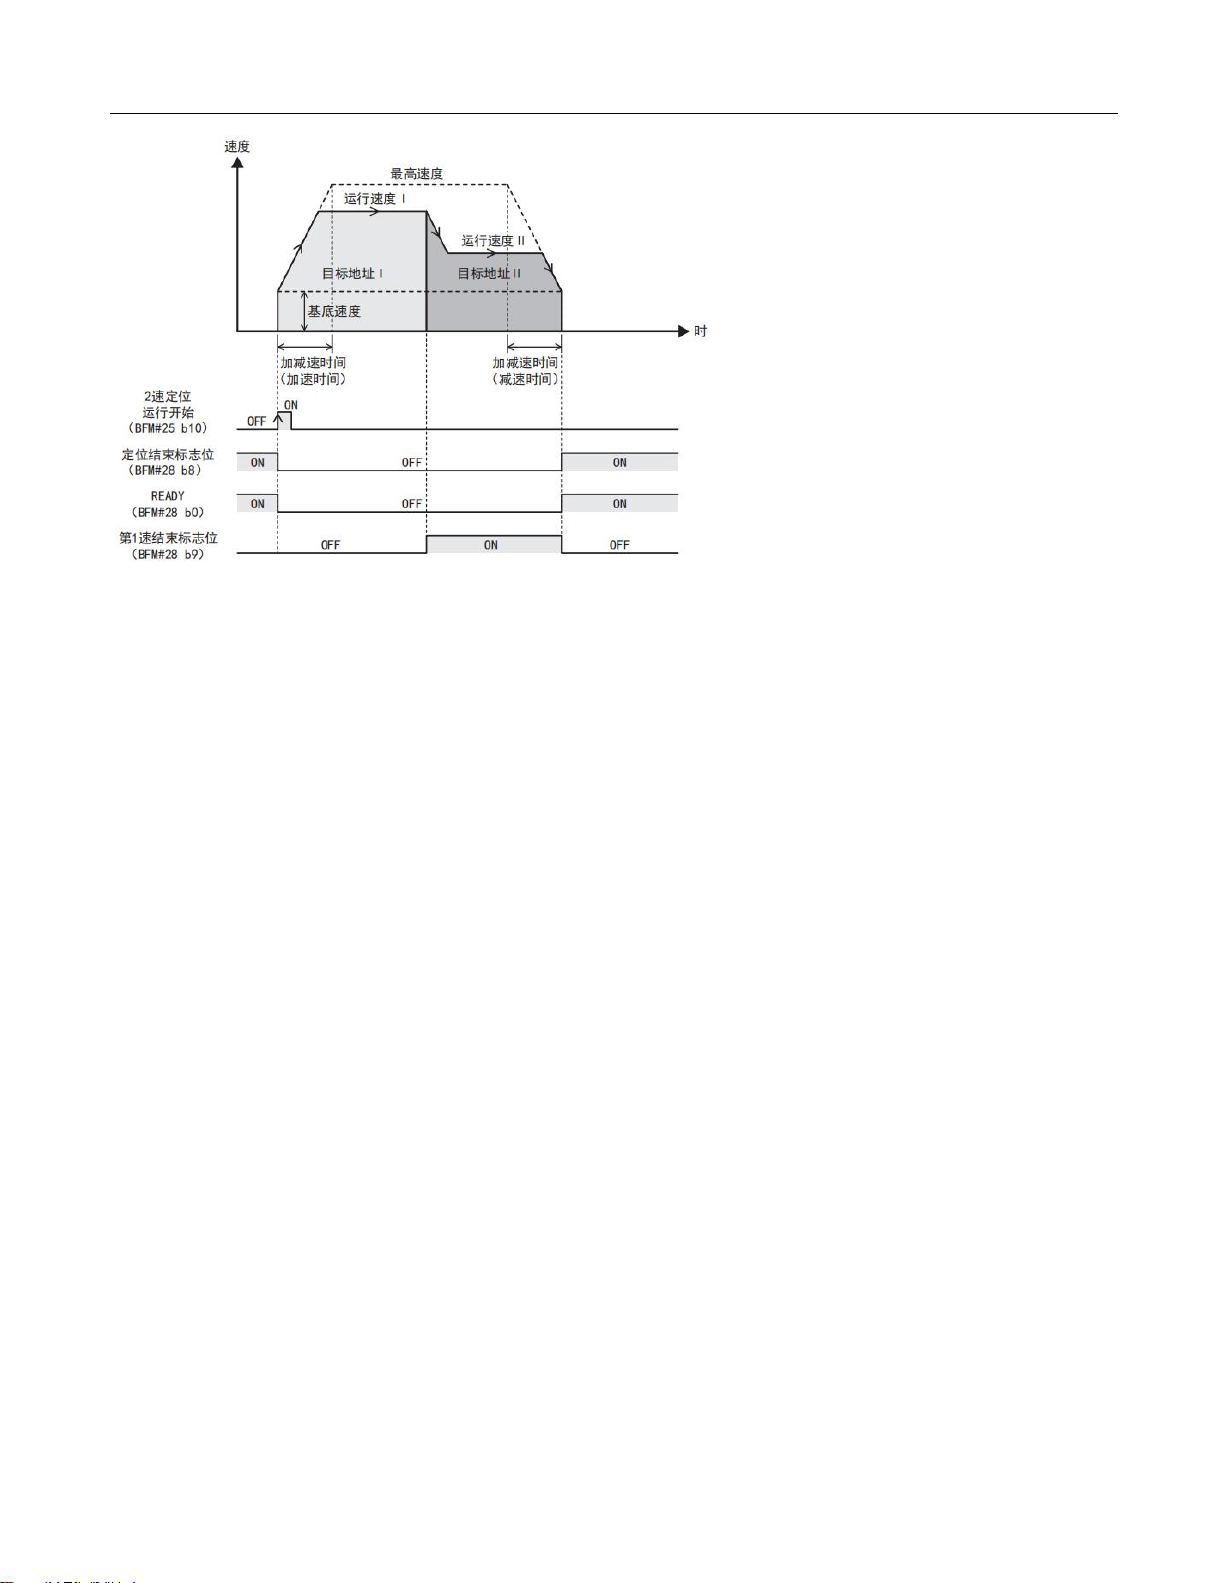
通过 2速定位运行开始指令,以运行速度Ⅰ运行,移动到目标地址Ⅰ后,变速成运行速度
Ⅱ,在目标地址Ⅱ减速停止。
1. 动作
1) 设定运行速度Ⅰ、运行速度Ⅱ、目标地址Ⅰ、目标地址Ⅱ。
2) 将运行指令的2速定位运行开始从OFF变成ON后,以运行速度Ⅰ开始2速定位运行。(定位结
束标志位被置为OFF。)
3) 在目标地址Ⅰ变速成运行速度Ⅱ。(第1速结束标志位置为ON。)
4) 在目标地址Ⅱ减速停止,将定位结束标志位置为ON后结束运行。
Page 53
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
53
* 要点:
移动量为0时,即便将2速定位运行开始置为ON,也不进行定位运行。此外,定位结束标志位也
不发生变化。READY仅一瞬间置为OFF。
2. 地址指定
可指定绝对地址和相对地址。
指定绝对地址时:指定距离地址0的位置。
指定相对地址时:指定距离当前地址的移动量。
3. 旋转方向
指定绝对地址时:
旋转方向根据当前地址、目标地址Ⅰ、目标地址Ⅱ的大小关系确定。
- 当前地址<目标地址Ⅰ、目标地址Ⅰ<目标地址Ⅱ:正转
- 当前地址>目标地址Ⅰ、目标地址Ⅰ>目标地址Ⅱ:反转
指定相对地址时:
旋转方向根据目标地址Ⅰ、目标地址Ⅱ的符号(正/负)确定。
- 目标地址Ⅰ、目标地址Ⅱ>0:正转
- 目标地址Ⅰ、目标地址Ⅱ<0:反转
* 注意:
突然变更旋转方向可能造成机械损坏。此外,还可能因电机过载导致产生错误。
在旋转方向不同的动作中需要停止时间时,请通过1速定位运行进行运行。
* 要点:
向目标地址Ⅰ、目标地址Ⅱ的移动方向如下所示不是相同方向时,在目标地址Ⅰ减速停止,正
转脉冲/反转脉冲输出时在1ms以内进行反转动作,脉冲/方向输出时在2ms以内进行反转动作。
指定绝对地址时:“当前地址和目标地址Ⅰ”与“目标地址Ⅰ和目标地址Ⅱ”的大小关系不同时
指定相对地址时:目标地址Ⅰ和目标地址Ⅱ的符号(正/负)不同时
4. 第1速结束标志位
置为ON的条件
- 到达目标地址Ⅰ时
Page 54
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
54
BFM编号
设定项目
定位参数
扩展定位参数
#0
#34, #33
脉冲速率
#2, #1
#36, #35
进给速率
#3 b1, b0
#37 b1 b0
运行参数
单位系统
#3 b5, b4
#37 b5 b4
位置数据倍率
#3 b8
#37 b8
脉冲输出形式
#3 b9
#37 b9
旋转方向
#3 b11
#37 b11
权限减速模式
#3 b14
#37 b14
STOP输入极性
#3 b15
#37 b15
STOP输入模式
#5, #4
#38, #38
最高速度
#6
#41, #40
基底速度
#15
-
加减速时间
-
#51
加速时间
-
#52
减速时间
#16
启动延迟时间
#18, #17
目标地址Ⅰ
#20, #19
运行速度Ⅰ
#22, #21
目标地址Ⅱ
#24, #23
运行速度Ⅱ
#25 b10
运行指令
2速定位运行开始
#54, #53
目标地址变更值
#56, #55
运行速度变更值
- 因错误和STOP在减速中超出目标地址Ⅰ时
置为OFF的条件
- 定位结束时
- 因错误而停止时
- 因STOP指令而停止时(仅剩余距离运行无效时)
- 取消剩余距离运行时(仅剩余距离运行有效时)
5. 定位结束标志位
运行开始时定位结束标志位置为OFF。 到达目标地址Ⅱ时,定位结束标志位置为ON。
2速定位运行设定项目
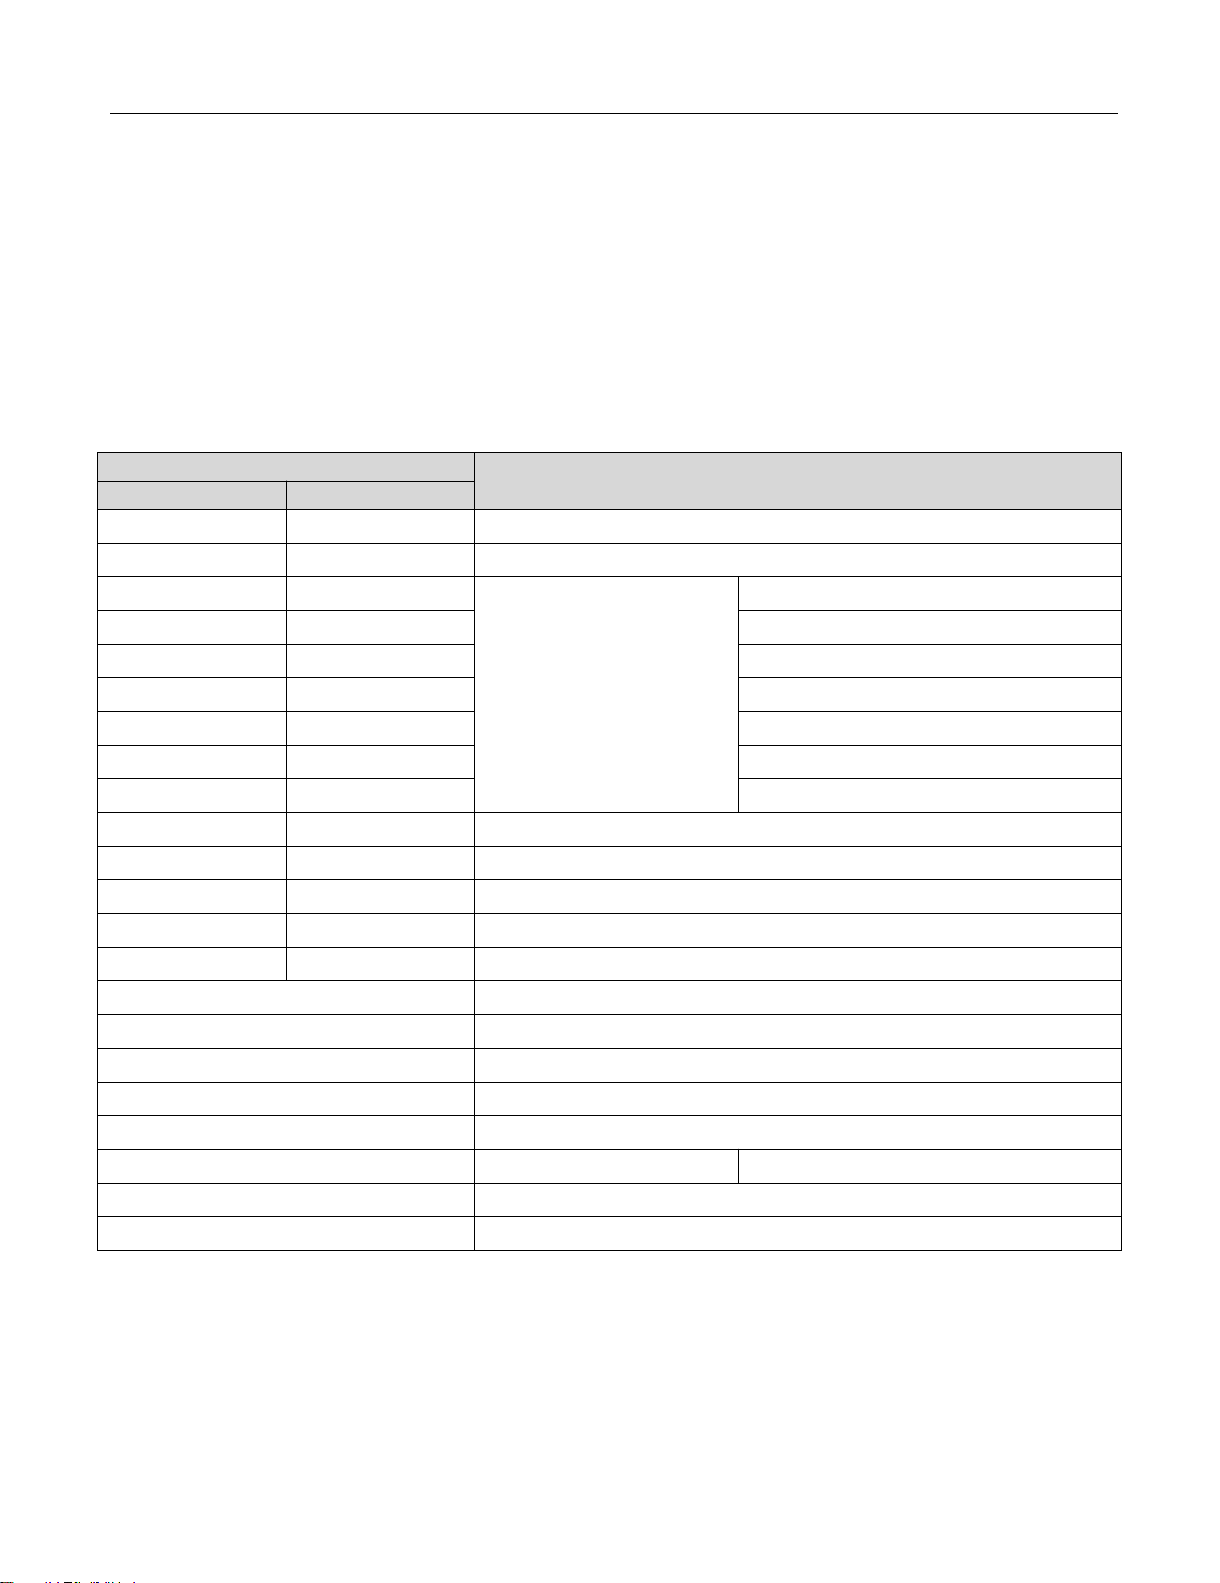
2速定位运行时的注意事项:
第1速移动量较小时的动作
- 加速到运行速度Ⅰ需要的时间<向目标地址Ⅰ的移动时间时加速到到达目标地址Ⅰ。
- 第1速移动量为0时
第1速移动量为0时,以运行速度Ⅱ运行,
在目标地址Ⅱ减速停止。第1速结束标志位在
Page 55
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
55
运行开始时置为ON,在定位结束时置为OFF。
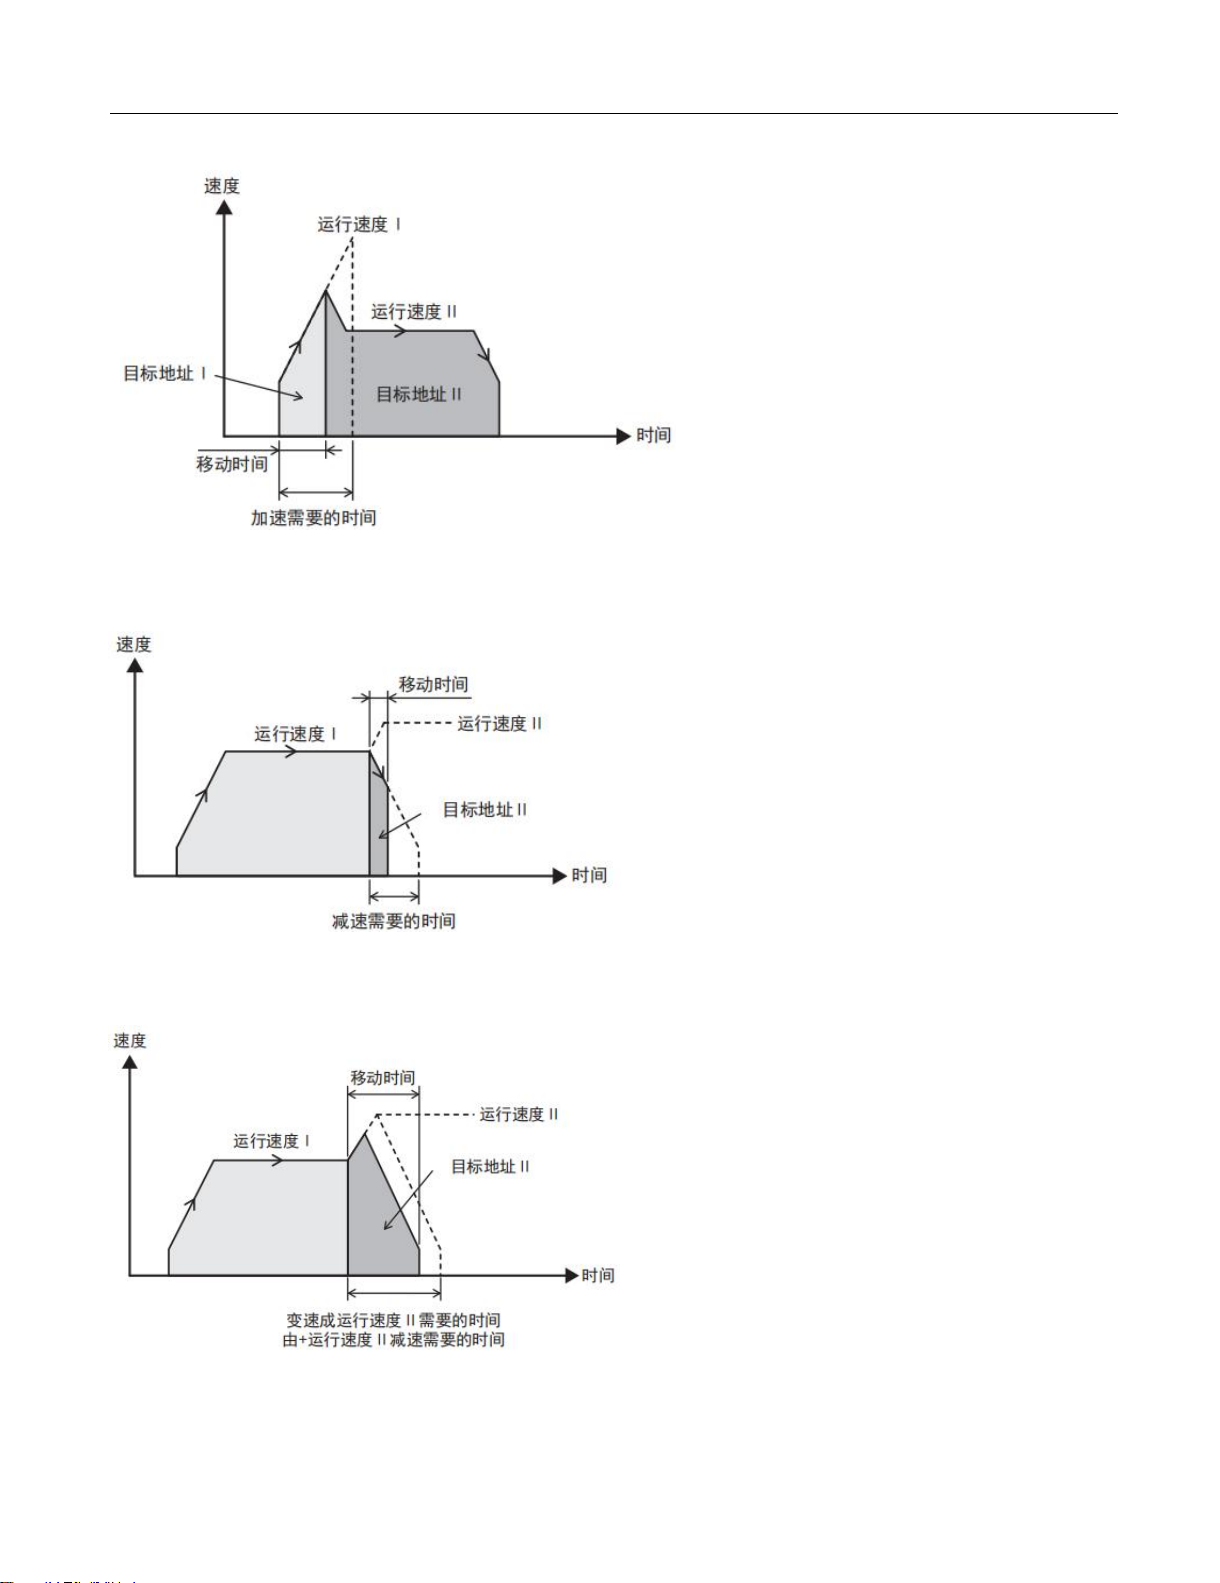
第2速移动量较小时的动作
- 从运行速度Ⅰ减速需要的时间>向目标地址Ⅱ的移动时间时
第1速结束后开始减速,在到达目标地址Ⅱ的时间点停止。
- 从运行速度Ⅰ减速需要的时间<向目标地址Ⅱ的移动时间<变速成运行速度Ⅱ需要的时间+
从运行速度Ⅱ减速需要的时间时
在到达运行速度Ⅱ前开始减速。
- 第2速移动量为0时
第2速移动量为0时,以运行速度Ⅰ运行,在目标地址Ⅰ减速停止。第1速结束标志位不置为ON,
在定位结束时定位结束标志位置为ON。
使用目标地址变更功能和运行速度变更功能时的注意事项
Page 56
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
56
在从第1速变速成第2速前的下述时间内,在目标地址变更值(BFM#54、#53)或运行速度变
更值(BFM#56、#55)中设定值后,有时会变更第2速移动量或速度。
- 正以1kHz以上运行时:3ms以内
- 正以不足1kHz运行时:3脉冲以内
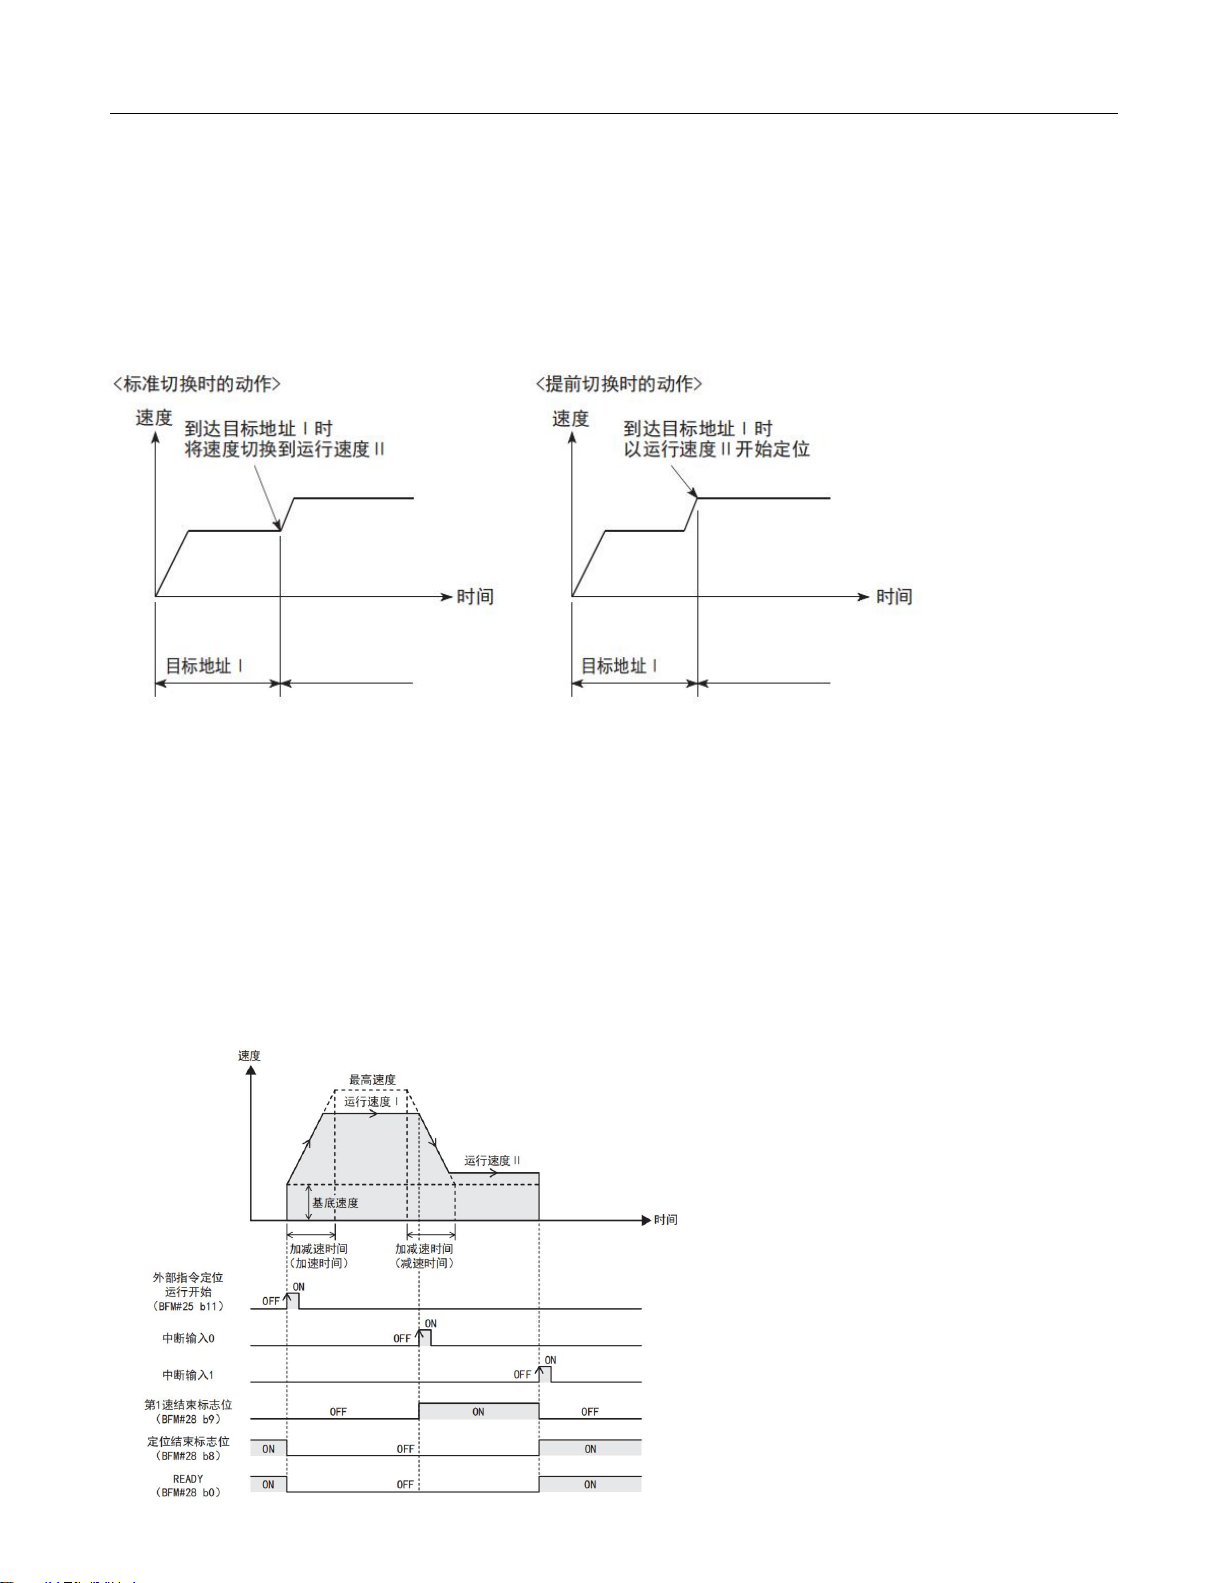
6. 关于速度切换
速度切换有标准切换和提前切换。
在MD3F-1PG中通过标准切换进行速度变更。(参考下图)
9.5 外部指令定位运行
通过外部指令定位运行开始指令,以运行速度Ⅰ运行,检测出中断输入 0的上升沿 /下降
沿后,变速成运行速度Ⅱ。然后,检测出中断输入1的上升沿/下降沿后立即停止。
1. 动作
1) 设定运行速度Ⅰ、运行速度Ⅱ。
2) 将运行指令的外部指令定位运行开始从 OFF变成 ON后,以运行速度Ⅰ开始外部指令定位运
行。(定位结束标志位被置为OFF。)
3) 检测出中断输入0后,变速成运行速度Ⅱ。
4) 检测出中断输入1后,立即停止,将定位结束标志位置为ON后结束运行。
Page 57
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
57
中断输入设定
(BFM#3 b3、b2
或
BFM#37 b3、b2)
DOG输入极性
(BFM#3 b12或
BFM#37 b12)
STOP输入极性
(BFM#3 b14或
BFM#37 b14)
中断输入0:
检测边缘
中断输入1:
检测边缘
(0、0)
0
0
DOG:上升
STOP(端子):上升
(0、0)
0
1
DOG:上升
STOP(端子):下降
(0、0)
1
0
DOG:下降
STOP(端子):上升
(0、0)
1
1
DOG:下降
STOP(端子):下降
(0、1)
0
-
DOG:上升
INT1:上升
(0、1)
1
-
DOG:下降
INT1:上升
(1、0)
-
0
INT0:上升
STOP(端子):上升
(1、0)
-
1
INT0:上升
STOP(端子):下降
(1、1)
-
-
INT0:上升
INT1:上升
* 要点:在检测出中断输入0前,检测出中断输入1时也立即停止。
2. 旋转方向
旋转方向根据运行速度Ⅰ的符号(正/负)确定。
运行速度Ⅰ>0:正转
运行速度Ⅰ<0:反转
* 要点:
运行速度Ⅰ和运行速度Ⅱ的符号(正/负)不同时,第2速以基底速度运行。但是,基
底速度为0时,以1Hz运行。
3. 第1速结束标志位
置为ON的条件
- 检测出中断输入0时
置为OFF的条件
- 定位结束时
- 因错误而停止时
- 因STOP指令而停止时
4. 定位结束标志位
运行开始时定位结束标志位置为OFF。
检测出中断输入1后停止时定位结束标志位置为ON。
5. 中断输入0、中断输入1
中断输入 0、中断输入1与检测边缘根据中断输入设定、DOG输入极性和STOP输入极性的设
定,内容发生如下变化。
* 要点:
1、上升沿检测且运行开始时如果中断输入0、中断输入1已置为ON,则中断输入0、中断输入1从
ON变为OFF再变为ON后有效。
2、下降沿检测且运行开始时如果中断输入0、中断输入1已置为OFF,则中断输入0、中断输入1
从OFF变为ON再变为OFF后有效。
Page 58
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
58
BFM编号
设定项目
定位参数
扩展定位参数
#0
#34, #33
脉冲速率
#2, #1
#36, #35
进给速率
#3 b1, b0
#37 b1 b0
运行参数
单位系统
#3 b3 b2
#37 b3 b2
中断输入设定
#3 b5 b4
#37 b5 b4
位置数据倍率
#3 b8
#37 b8
脉冲输出形式
#3 b9
#37 b9
旋转方向
#3 b11
#37 b11
极限减速模式
#3 b12
#37 b12
DOG输入极性
#3 b14
#37 b14
STOP输入极性
#3 b15
#37 b15
STOP输入模式
#5, #4
#39, #38
最高速度
#6
#41, #40
基底速度
#15
-
加减速时间
-
#51
加速时间
-
#52
减速时间
#16
启动延迟时间
#20, #19
运行速度Ⅰ
#24, #23
运行速度Ⅱ
#25 b11
运行指令
外部指令定位运行开始
#56, #55
运行速度变更值
#57 b0
运行指令Ⅱ
INT0
#57 b1
INT1
外部指令定位运行设定项目
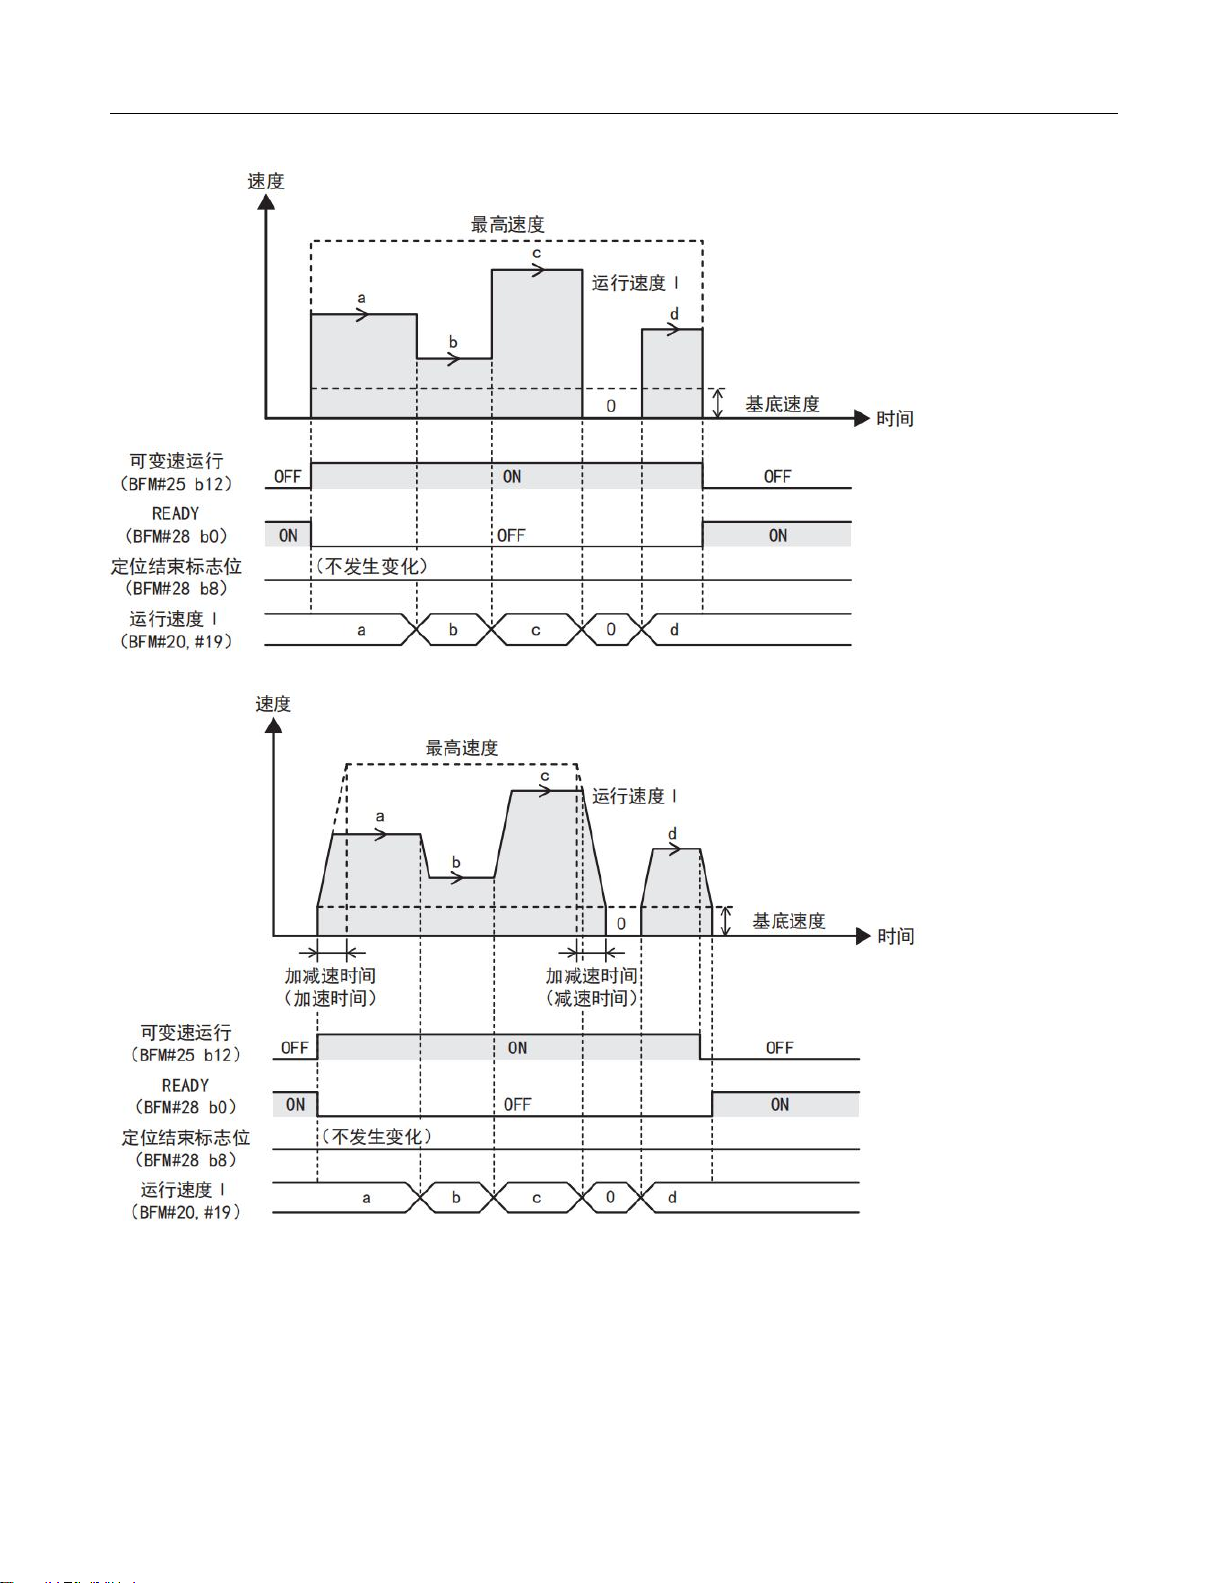
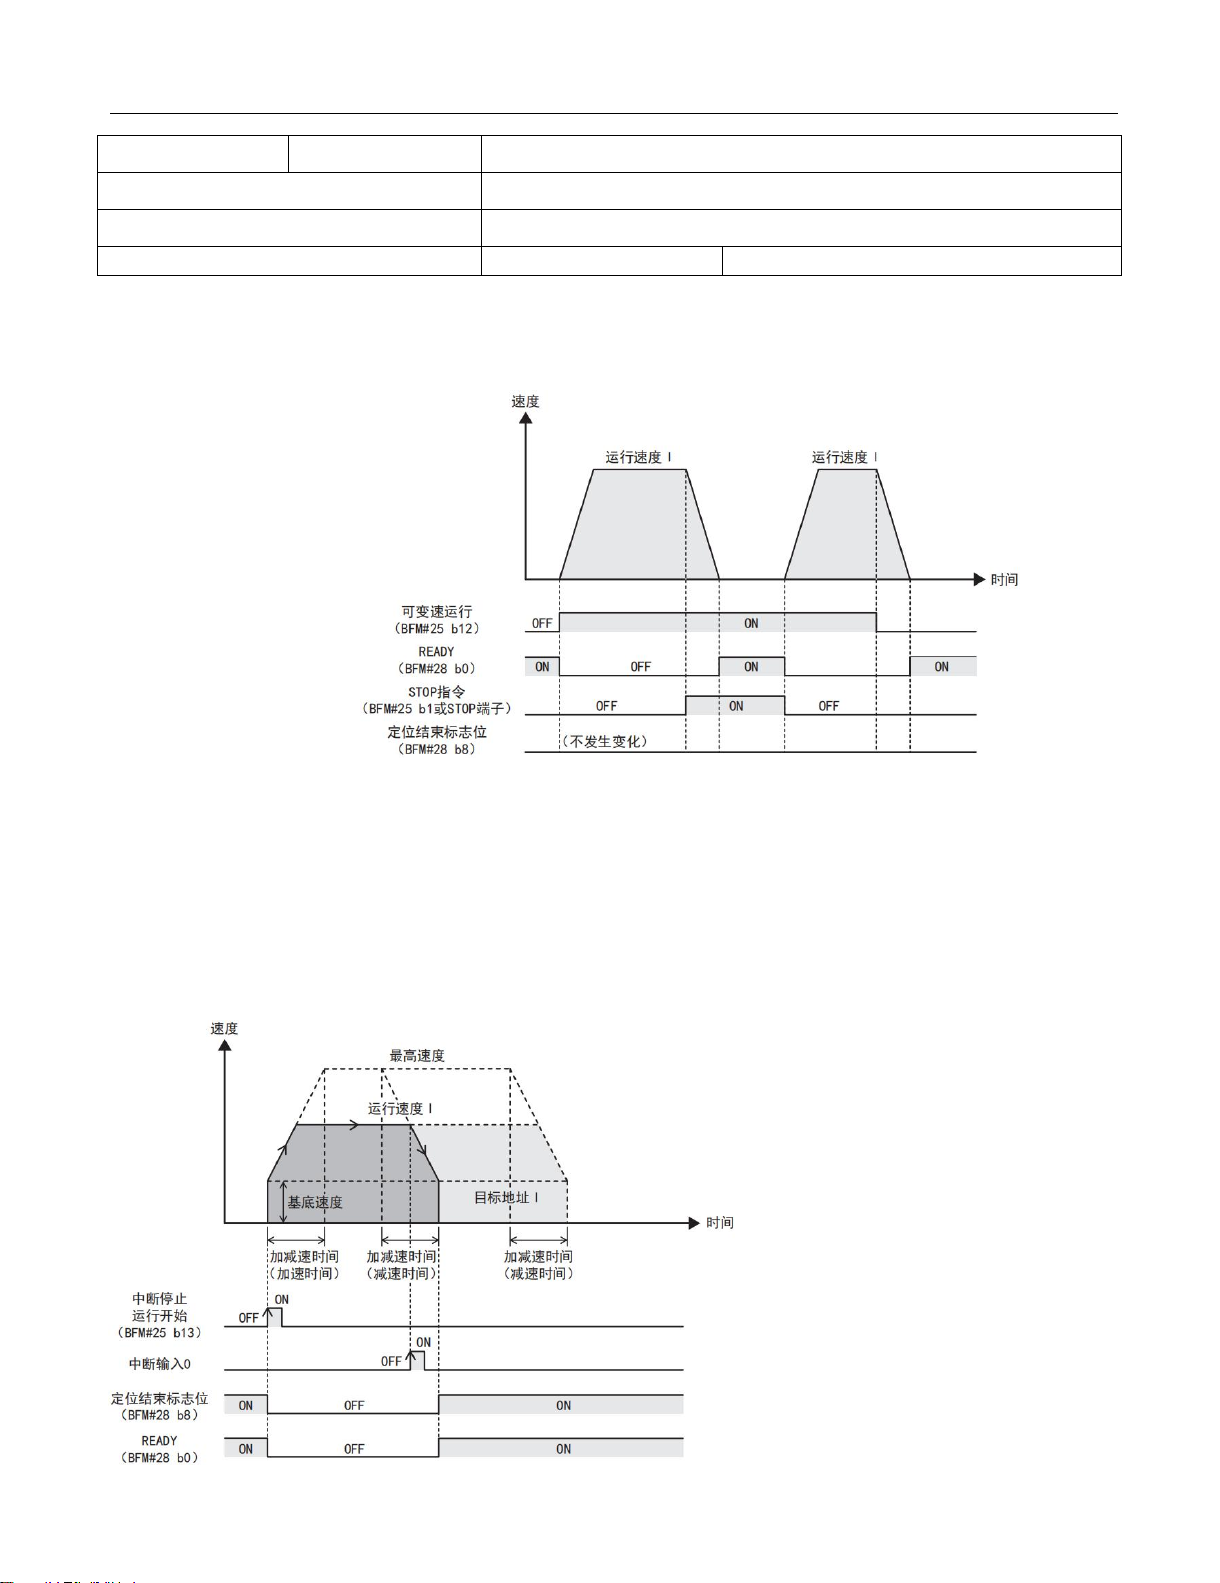
9.6 可变速运行
通过可变速运行指令,以运行速度Ⅰ运行,在运行中变更运行速度Ⅰ后,以变更后的速度
运行。将可变速运行指令置为OFF后,立即停止或减速停止。可变速运行的动作可通过可变速运
行加减速设定(BFM#3 b7或BFM#37 b7)选择“无加减速”和“有加减速”。
1. 动作
1) 将运行速度Ⅰ设定成0以外。
2) 将运行指令的可变速运行指令置为ON后,开始可变速运行。
3) 将运行指令的可变速运行指令置为OFF后,停止可变速运行。(无加减速:立即停止,有加减
速:减速停止)
Page 59
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
59
无加减速时(BFM#3 b7或BFM#37 b7为OFF时)
有加减速时(BFM#3 b7或BFM#37 b7为ON时)
* 要点:
下述情况下运行速度Ⅰ不变更。
- 通过减速指令(STOP、正转限位、反转限位)正在减速
- 通过运行指令OFF正在减速停止
将可变速运行指令(带加减速)置为OFF,在减速中将运行指令再次置为ON时,暂时减速停
止,然后再次加速。减速停止后,READY仅一瞬间置为ON。根据时机有时会检测出READY的ON,
需要注意。
以0开始运行速度Ⅰ时,不进行脉冲输出,但READY置为OFF。
Page 60
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
60
BFM编号
设定项目
定位参数
扩展定位参数
#0
#34, #33
脉冲速率
#2, #1
#36, #35
进给速率
#3 b1 b0
#37 b1, b0
运行参数
单位系统
#3 b5 b4
#37 b5, b4
位置数据倍率
#3 b7
#37 b7
可变速运行加减速设定
#3 b8
#37 b8
脉冲输出形式
#3 b9
#37 b9
旋转方向
#3 b11
#37 b11
极限减速模式
#3 b14
#37 b14
STOP输入极性
#3 b15
#37 b15
STOP输入模式
#5, #4
#39, #38
最高速度
#6
#41, #40
基底速度
#15
-
加减速时间
-
#51
加速时间
2. 旋转方向
根据运行速度Ⅰ的符号(正/负)确定旋转方向。
运行速度Ⅰ>0:正转
运行速度Ⅰ<0:反转
运行速度Ⅰ=0、或运行速度Ⅰ的绝对值<基底速度:停止
*注意事项 :
突然变更旋转方向可能造成机械损坏。此外,还可能因电机过载导致产生错误。
变更旋转方向时,请务必将运行速度I的值设为“0”,停止后,请设置电机充分停止的时间后
再变更旋转方向。
将运行速度I的值从正变更为负(例:100→-100),停止后,变为反转动作。
* 要点:
在运行中变更运行速度Ⅰ的符号(正/负)后,立即停止或减速停止,正转脉冲/反转
脉冲输出时在1ms以内进行反转动作,脉冲/方向输出时在2ms以内进行反转动作。
3. 可变速运行加减速设定
可变速运行加减速设定为OFF时:无加减速的可变速运行
可变速运行加减速设定为ON时:带加减速的可变速运行
4. 定位结束标志位
可变速运行执行前后,定位结束标志位不发生变化。
5. 响应时间
运行速度Ⅰ变更后,到速度被变更的时间如下。
正以1kHz以上运行:3ms以内
正以不足1kHz运行:3脉冲以内
可变速运行设定项目
Page 61
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
61
-
#52
减速时间
#16
启动延迟时间
#20, #19
运行速度Ⅰ
#25 b12
运行指令
可变速运行
*可变速运行时的注意事项:
在可变速运行中将STOP置为ON时的动作
在可变速运行中将STOP指令置为ON后停止,将STOP指令置为OFF后重新开始运行。
有加减速时的例子:
9.7 中断停止运行
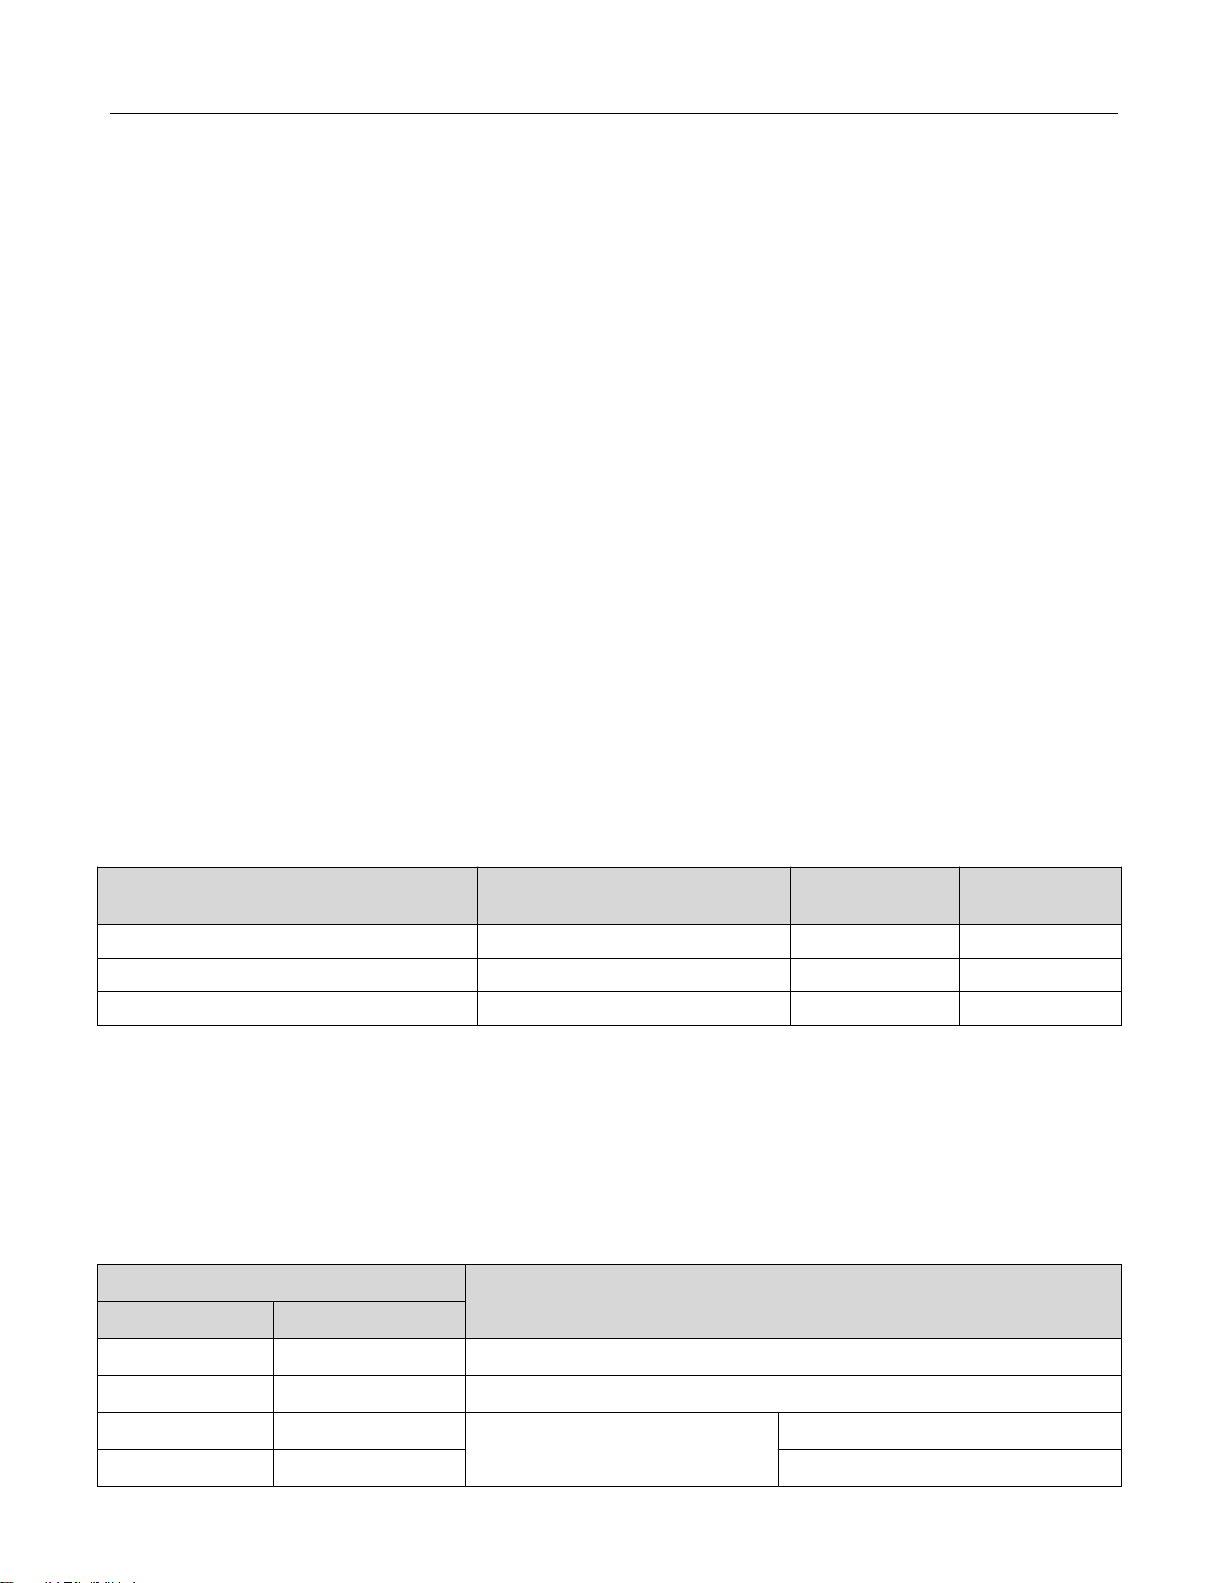
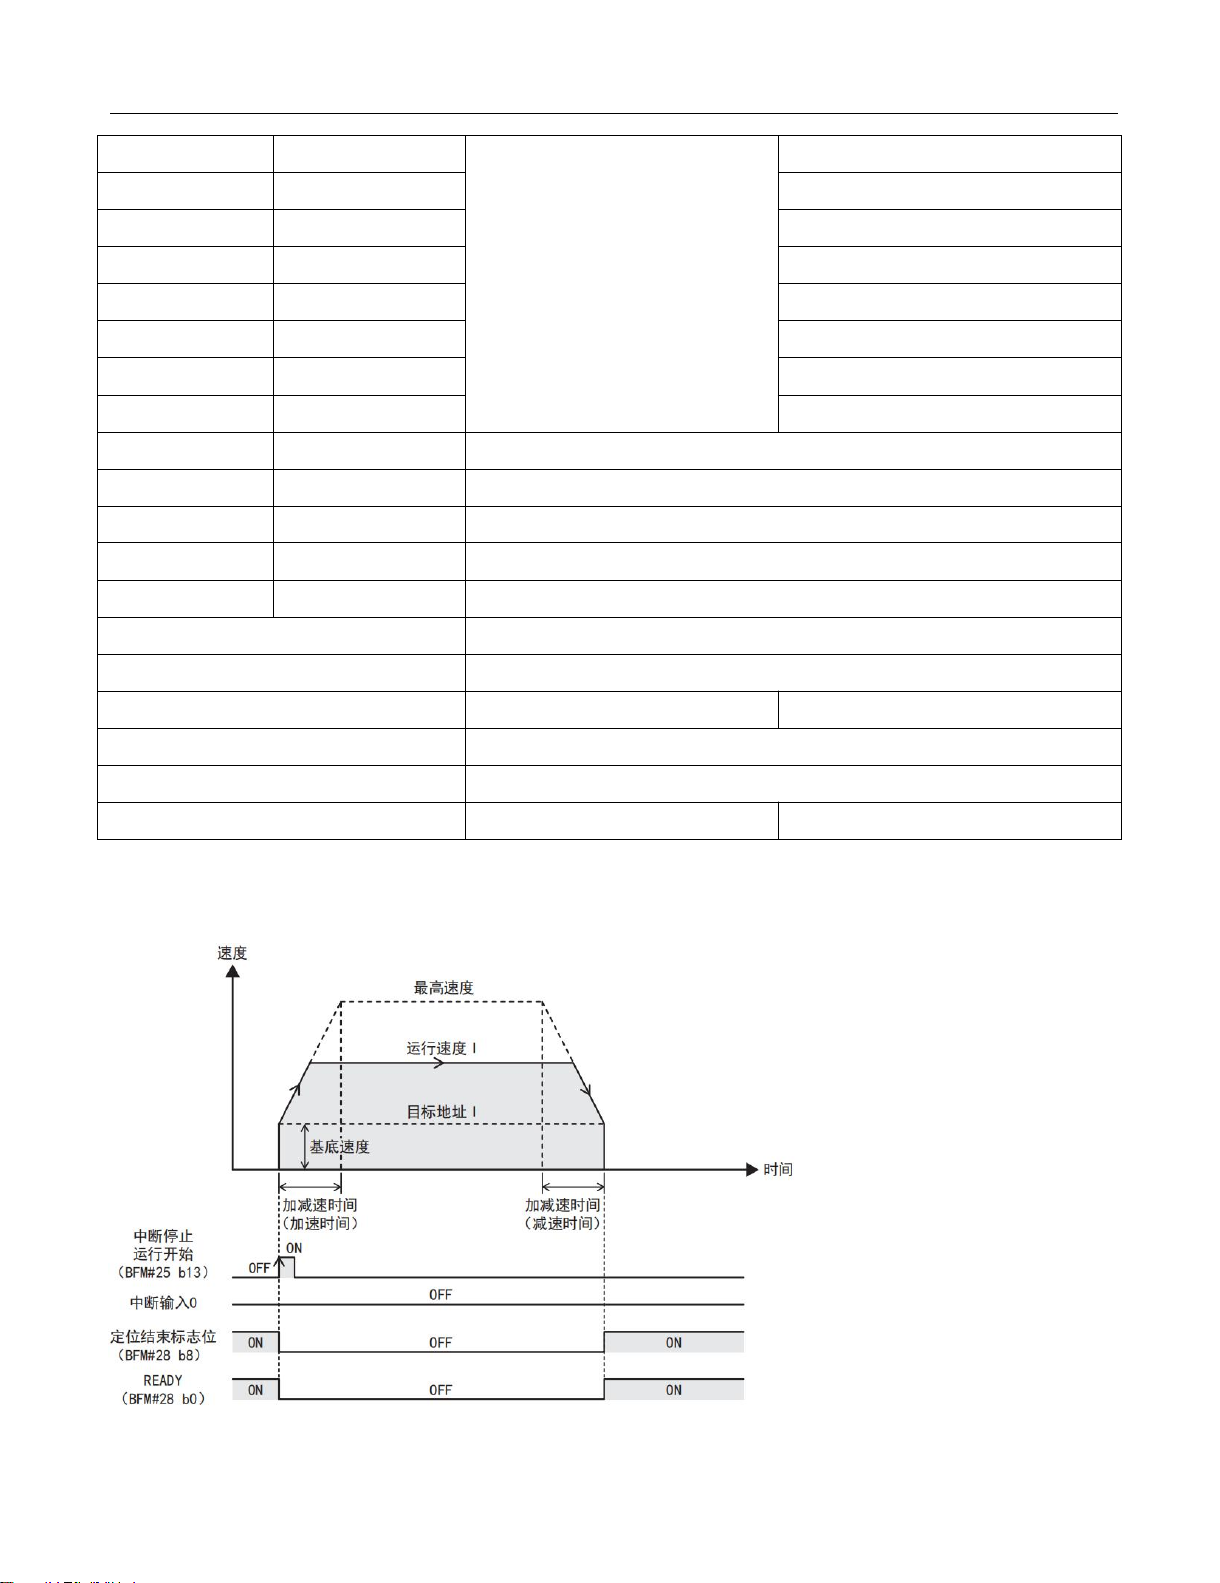
通过中断停止运行开始指令,以运行速度Ⅰ运行,检测出中断输入0的上升沿/下降沿后,
减速停止。另外,未检测出中断输入0时,在目标地址Ⅰ减速停止。
1. 动作
1) 设定运行速度Ⅰ、目标地址Ⅰ。
2) 将运行指令的中断停止运行开始从 OFF变成 ON后,以运行速度Ⅰ开始中断停止运行。
(定位结束标志位被置为OFF。)
3) 检测出中断输入0后,减速停止。将定位结束标志位置为ON,结束运行。
Page 62
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
62
中断输入设定
(BFM#3 b3、b2或BFM#37 b3、b2)
DOG输入极性
(BFM#3 b12或BFM#37 b12)
中断输入0
检测边缘
(0、1)或(0、0)
0
DOG
上升
(0、1)或(0、0)
1
DOG
下降
(1、1)或(1、0)
-
INT0
上升
BFM编号
设定项目
定位参数
扩展定位参数
#0
#34, #33
脉冲速率
#2, #1
#36, #35
进给速率
#3 b1 , b0
#37 b1 b0
运行参数
单位系统
#3 b3, b2
#37 b3 b2
中断输入设定
* 要点:
移动量为0时,即便将中断停止运行开始置为ON,也不进行定位运行。此外,定位结束标志位也
不发生变化。READY仅一瞬间置为OFF。
2. 地址指定
可指定绝对地址和相对地址。
指定绝对地址时:指定距离地址0的位置。
指定相对地址时:指定距离当前地址的移动量。
3. 旋转方向
指定绝对地址时:
旋转方向根据当前地址和目标地址Ⅰ的大小关系确定。
- 当前地址<目标地址Ⅰ:正转
- 当前地址>目标地址Ⅰ:反转
指定相对地址时:
旋转方向根据目标地址Ⅰ的符号(正/负)确定。
- 目标地址Ⅰ>0:正转
- 目标地址Ⅰ<0:反转
4. 定位结束标志位
运行开始时定位结束标志位置为OFF。 检测出中断输入0减速停止后,定位结束标志位置为ON。
未检测出中断输入0时,到达目标地址Ⅰ后,定位结束标志位置为ON。
5. 中断输入0
中断输入0与检测边缘根据中断输入设定和DOG输入极性设定,内容发生如下变化。
* 要点:
上升沿检测且运行开始时如果中断输入0已置为ON,则中断输入0通过从ON变为OFF再变为ON
后有效。
下降沿检测且运行开始时如果中断输入0已置为OFF,则中断输入0通过从OFF变为ON再变为
OFF后有效。
中断停止运行设定项目
Page 63
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
63
#3 b5, b4
#37 b5 b4
位置数据倍率
#3 b6
#37 b6
加减速模式
#3 b8
#37 b8
脉冲输出形式
#3 b9
#37 b9
旋转方向
#3 b11
#37 b11
极限减速模式
#3 b12
#37 b12
DOG输入极性
#3 b14
#37 b14
STOP输入极性
#3 b15
#37 b15
STOP输入模式
#5, #4
#39, #38
最高速度
#6
#41, #40
基底速度
#15
-
加减速时间
-
#51
加速时间
-
#52
减速时间
#16
启动延迟时间
#20, #19
运行速度Ⅰ
#25 b13
运行指令
中断停止运行开始
#54, #53
目标地址变更值
#56, #55
运行速度变更值
#57 b0
运行指令Ⅱ
INT0
中断停止定位运行时的注意事项
未检测出中断输入0时的动作
未检测出中断输入0时,到达目标地址Ⅰ后,定位结束标志位置为ON。
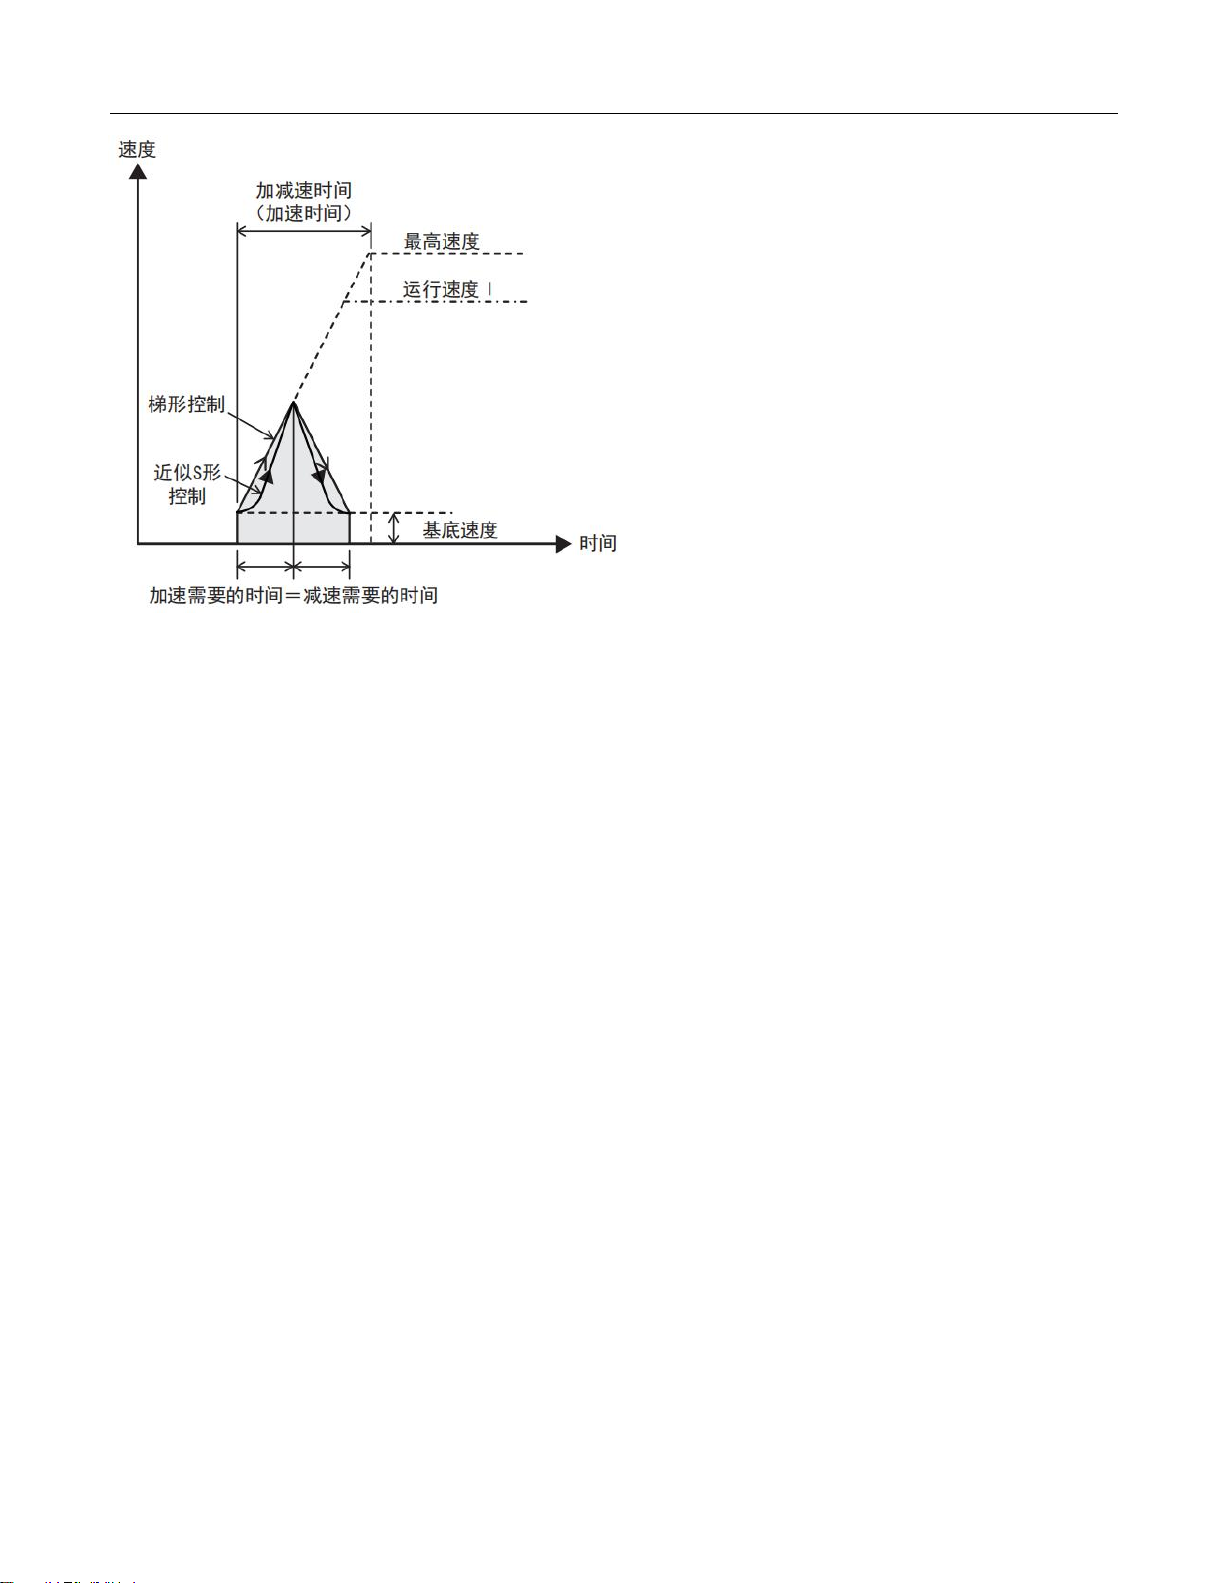
加速中检测出中断输入0时的动作
加速中检测出中断输入0时,发生如下动作。
Page 64
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
64
9.8 中断2速定位运行
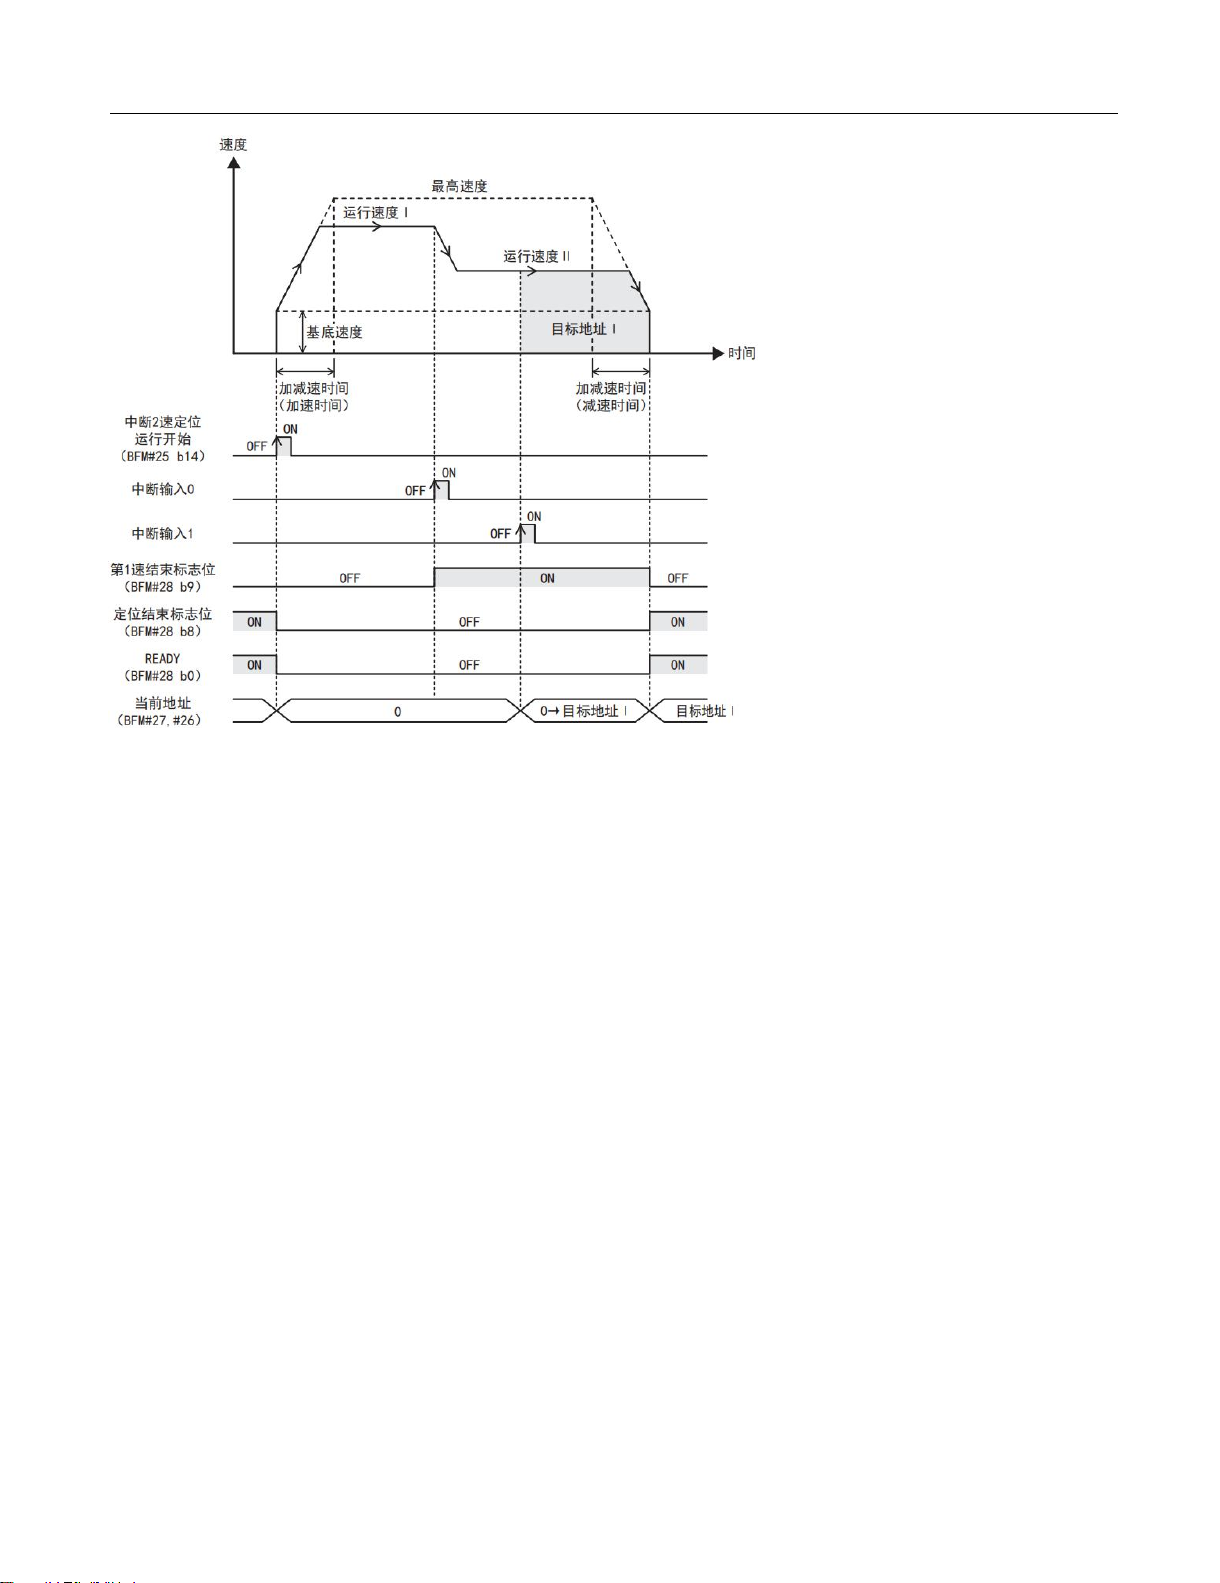
通过中断2速定位开始指令,以运行速度Ⅰ运行,检测出中断输入0的上升沿/下降沿后,变
速成运行速度Ⅱ。然后,检测出中断输入1的上升沿/下降沿后,在目标地址Ⅰ减速停止。
1. 动作
1) 设定运行速度Ⅰ、运行速度Ⅱ、目标地址Ⅰ。
2) 将运行指令的中断2速定位运行开始从OFF变成ON后,以运行速度Ⅰ开始中断2速定位运
行。(定位结束标志位被置为OFF。)
3) 检测出中断输入0后,变速成运行速度Ⅱ。
4) 检测出中断输入1后,以运行速度Ⅱ向目标地址Ⅰ只移动已设定的移动量,将定位结束
标志位置为ON后结束运行。
Page 65
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
65
* 要点:
在检测出中断输入0前,检测出中断输入1时,中断输入1被忽视。
通过中断2速定位运行开始指令清除当前地址,检测出中断输入1后,当前地址开始变化。
移动量为0时,即便将中断2速定位运行开始置为ON,也不进行定位运行。此外,定位结束标
志位也不发生变化。READY仅一瞬间置为OFF。
2. 地址指定
作为相对地址(以距当前地址的距离指定移动量)对待。
(设定绝对地址指定时,也为相对地址指定。)
3. 旋转方向
根据目标地址Ⅰ的符号(正/负)确定运行方向。
目标地址Ⅰ的符号为正时:正转
目标地址Ⅰ的符号为负时:反转
4. 第1速结束标志位
置为ON的条件
- 检测出中断输入0时
置为OFF的条件
- 定位结束时
- 因错误而停止时
- 因STOP指令而停止时
5. 定位结束标志位
运行开始时定位结束标志位置为OFF。
检测出中断输入1,到达目标地址Ⅰ时,定位结束标志位置为ON。
Page 66
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
66
中断输入设定
(BFM#3 b3、b2或
BFM#37 b3、b2)
DOG输入极性
(BFM#3 b12或
BFM#37 b12)
STOP输入极性
(BFM#3 b14或
BFM#37 b14)
中断输入0:
检测边缘
中断输入1:
检测边缘
(0、0)
0
0
DOG:上升
STOP(端子):上
升
(0、0)
0
1
DOG:上升
STOP(端子):下
降
(0、0)
1
0
DOG:下降
STOP(端子):上
升
(0、0)
1
1
DOG:下降
STOP(端子):下
降
(0、1)
0
-
DOG:上升
INT1:上升
(0、1)
1
-
DOG:下降
INT1:上升
(1、0)
-
0
INT0:上升
STOP(端子):上
升
(1、0)
-
1
INT0:上升
STOP(端子):下
降
(1、1)
-
-
INT0:上升
INT1:上升
BFM编号
设定项目
定位参数
扩展定位参数
#0
#34, #33
脉冲速率
#2, #1
#36, #35
进给速率
#3 b1 b0
#37 b1 b0
运行参数
单位系统
#3 b3 b2
#37 b3 b2
中断输入设定
#3 b5 b4
#37 b5 b4
位置数据倍率
#3 b8
#37 b8
脉冲输出形式
#3 b9
#37 b9
旋转方向
#3 b11
#37 b11
极限减速模式
#3 b12
#37 b12
DOG输入极性
#3 b14
#37 b14
STOP输入极性
#3 b15
#37 b15
STOP输入模式
6. 中断输入0、中断输入1
中断输入 0、中断输入 1与检测边缘根据中断输入设定、DOG输入极性和STOP输入极性的设
定,内容发生如下变化。
* 要点:
上升沿检测且运行开始时如果中断输入0、中断输入1已置为ON,则中断输入0从ON变为OFF再
变为ON后有效。
下降沿检测且运行开始时如果中断输入0、中断输入1已置为OFF,则中断输入0从OFF变为ON
再变为OFF后有效。
中断2速定位运行设定项目
Page 67
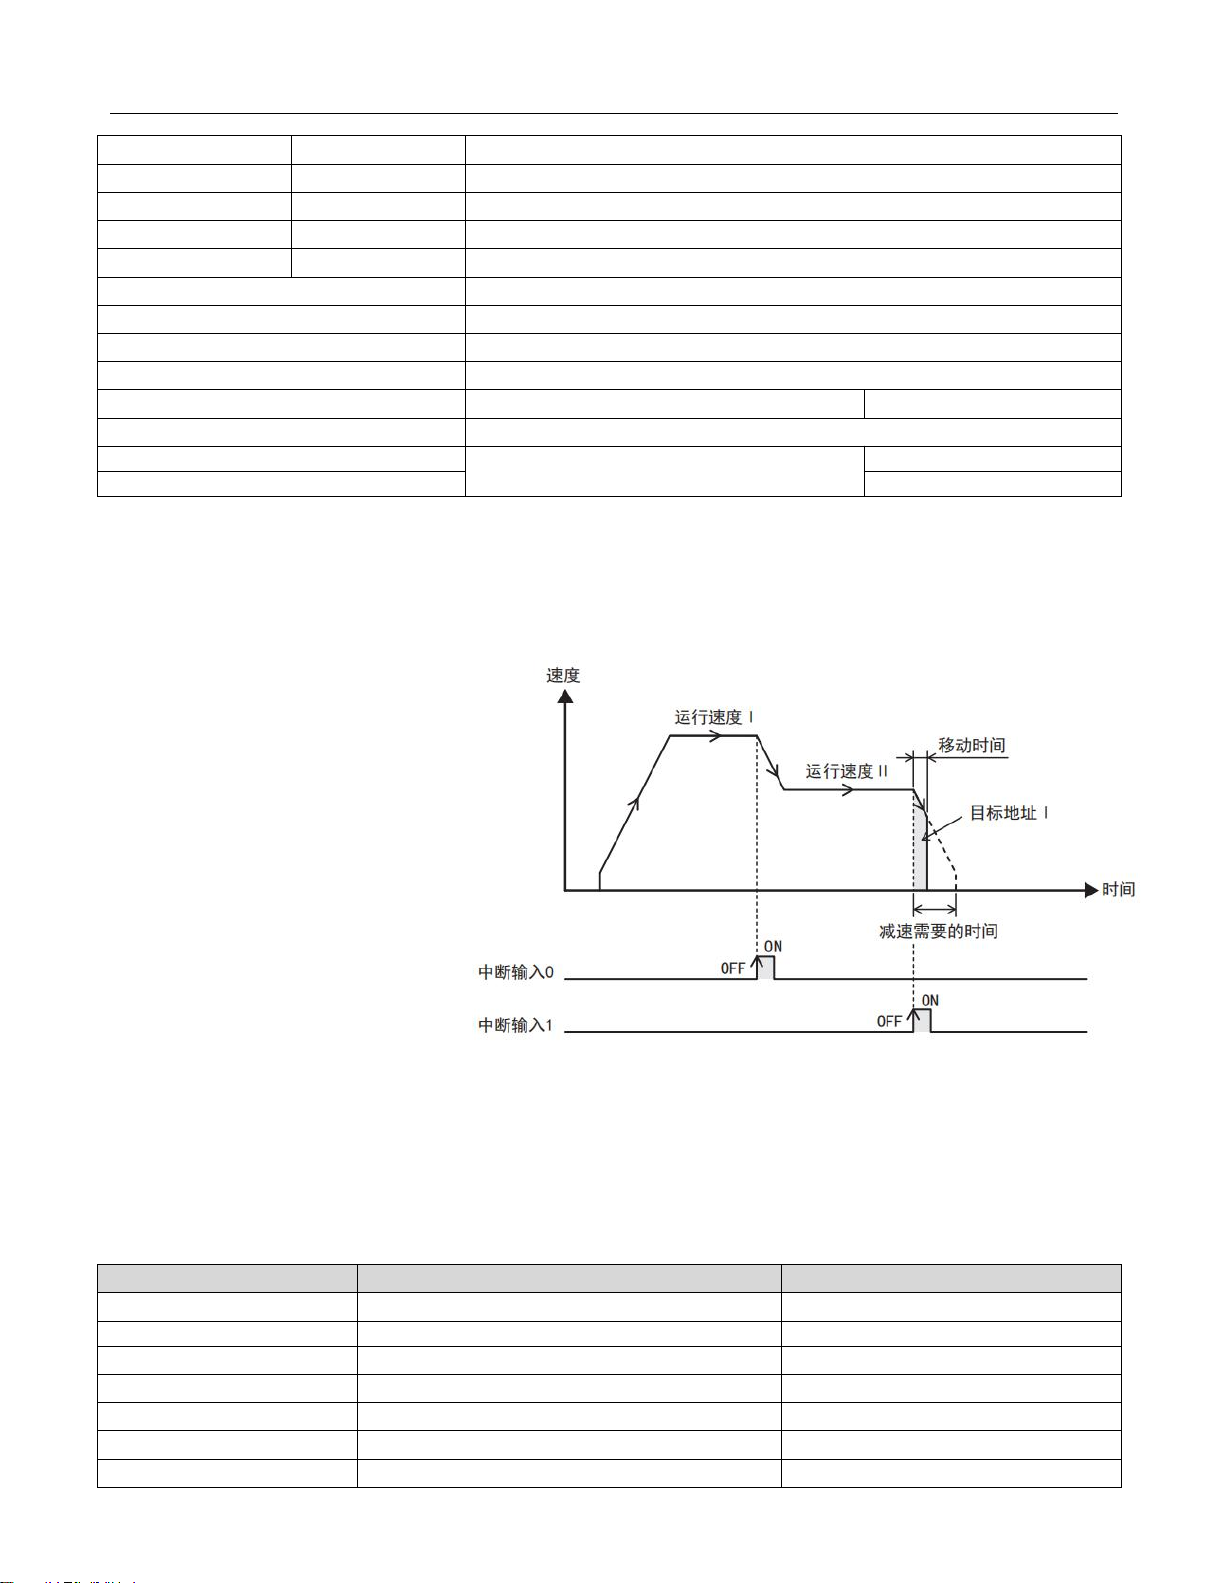
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
67
#5, #4
#39, #38
最高速度
#6
#41, #40
基底速度
#15
-
加减速时间
-
#51
加速时间
-
#52
减速时间
#16
启动延迟时间
#20, #19
运行速度Ⅰ
#22, #21
目标地址Ⅱ
#24, #23
运行速度Ⅱ
#25 b14
运行指令
中断2速定位运行开始
#56, #55
运行速度变更值
#57 b0
运行指令Ⅱ
INT0
#57 b1
INT1
软元件编号
名称
备注
X000
错误复位
X001
STOP
X002
正转限位
在b触点使用外部接线。
X003
反转限位
在b触点使用外部接线。
X004
正转JOG运行
X005
反转JOG运行
X006
DOG式机械原点回归运行开始
* 中断2速定位运行时的注意事项 :
向目标位置的移动量较小时的动作
移动量(目标地址Ⅰ)所需时间比减速需要的时间短时,在到达目标地址Ⅰ的时间点立即停止。
此外,移动量不足(运行速度/1,000)×3脉冲时,中断输入检测会发生波动。
- 正以1kHz以上运行时:3ms以内
- 正以不足1kHz运行时:3脉冲以内
10. 程序举例
10.1 分配
10.1.1 输入输出分配
可编程控制器
Page 68
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
68
X007
1速定位运行开始
Y000
待机中显示
端子名
内容
备注
DOG
DOG式机械原点回归的DOG输入
STOP
减速停止输入
PGO
从伺服放大器输入零点信号
FP
正转脉冲输出
RP
反转脉冲输出
CLR
输出CLR信号
软元件编号
名称
备注
M0
错误复位
M1
STOP
M2
正转限位
M3
反转限位
M4
正转JOG运行
M5
反转JOG运行
M6
DOG式机械原点回归运行
M7
相对/绝对地址
相对地址指定
M8
1速定位运行开始
M9
中断1速定位运行开始
在始终OFF状态下使用。
M10
2速定位运行开始
在始终OFF状态下使用。
M11
外部指令定位运行开始
在始终OFF状态下使用。
M12
可变速运行
在始终OFF状态下使用。
M13
中断停止运行开始
在始终OFF状态下使用。
M14
中断2速定位运行开始
在始终OFF状态下使用。
M15
数据集式机械原点回归运行开始
在始终OFF状态下使用。
M20
READY
M28
定位结束标志位
D11,D10
当前地址
D21,D20
当前地址(脉冲换算值)
D31,D30
运行速度当前值
BFM编号
名称
设定值
备注
#0
脉冲速率
K8,192
PLS/REV
#2, #1
进给速率
K1,000
μm/REV
#3 b1, b0
运行参数
单位系统
H2032
b1=1、b0=0:复合系统
#3 b3, b2
中断输入设定
b3=0、b2=0:未使用
1PG
10.1.2 软元件分配
10.1.3 缓冲存储器的分配
Page 69
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
69
#3 b5, b4
位置数据倍率
b5=1,b4=1:10^3
#3 b6
加减速模式
b6=::梯形加减速
#3 b7
可变速运行加减速设定
b7=0:未使用
#3 b8
脉冲输出形式
b8=0:正转脉冲/反转脉冲
#3 b9
旋转方向
b9=0:当前地址增加
#3 b10
原点回归方向
b10=0:当前地址减少
#3 b11
极限减速模式
b11=0:立即停止
#3 b12
DOG输入极性
b12=0:a触点
#3 b13
计数开始时期
b13=1:DOG后端
#3 b14
STOP输入极性
b14=0:a触点
#3 b15
STOP输入模式
b15=0:剩余距离运行
#5, #4
最高速度
K200,000
#6
基底速度
K0
#8, #7
JOG速度
K10,000
#10, #9
原点回归速度(高速)
K10,000
#11
原点回归速度(爬行)
K1,500
#12
原点回归零点信号数
K3
#14, #13
原点地址
K0
#15
加减速时间
K100
#16
启动延迟时间
K0
#18, #17
目标地址Ⅰ
K1,000
#20, #19
运行速度Ⅰ
K200,000
#25
运行指令
M15~M0
参考10.1.2项
#28
状态信息
M35~M20
参考10.1.2项
#32
定位参数选择
K0
使用定位参数
10.2 动作说明
通过1速定位运行实现往复动作。
还可以进行DOG式机械原点回归运行、JOG运行。
为保证安全,请在无负载状态下通过本程序例确认动作。
10.2.1 DOG式机械原点回归
1) 将可编程控制器主机的X006“DOG式机械原点回归运行开始”置为ON后,向当前值减少方向
开始DOG式机械回归动作。
2) DOG输入置为ON后,减速到原点回归速度(爬行)。
3) DOG输入变为OFF后,输入3个计数的零点信号后停止,向当前地址写入原点地址“0”,输出
CLR信号。
Page 70
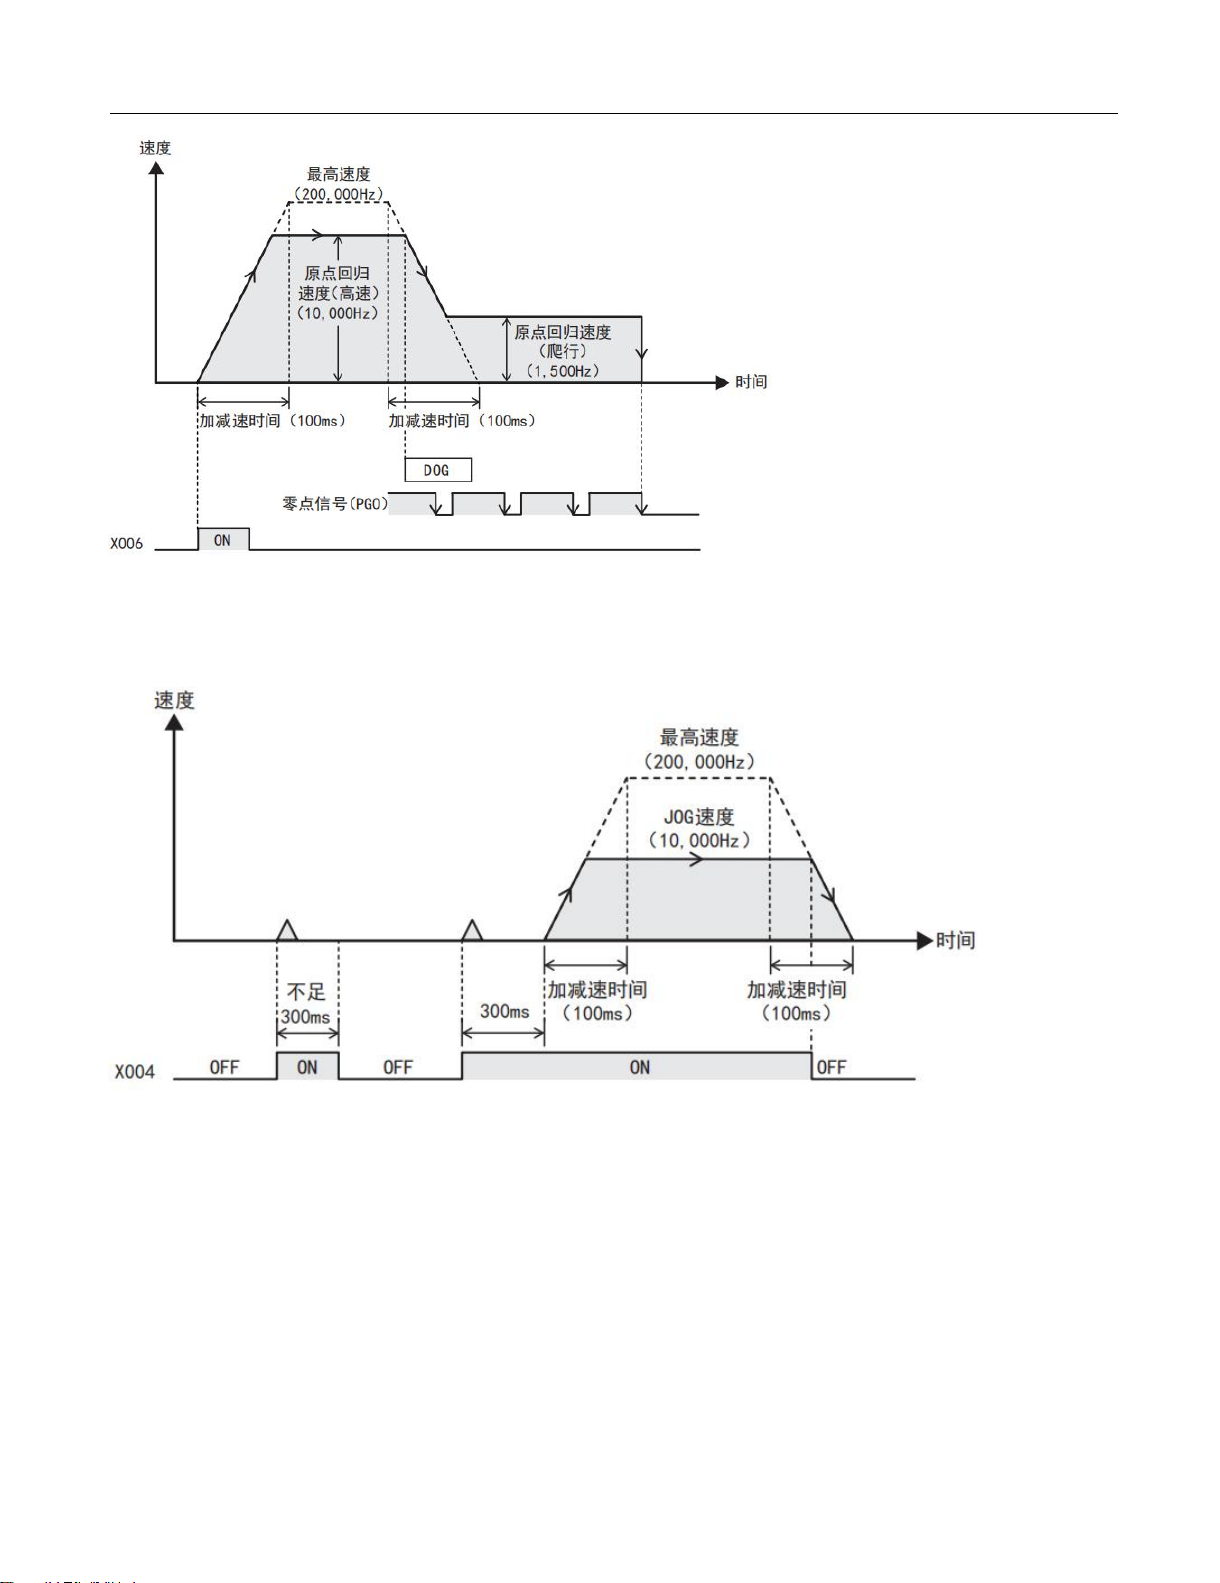
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
70
* 备注:
从DOG式机械原点回归运行的开始位置可使用DOG搜索功能。
10.2.2 JOG运行
1) 将可编程控制器主机的X004“正转JOG运行”置为ON后,向当前值增加方向进行JOG动作。
* 备注:将可编程控制器主机的X005“反转JOG运行”置为ON后,以与上述相同的速度向反转方
向开始动作。
10.2.3 1速定位运行
1) 将X007“1速定位运行开始”置为ON后,向正转方向移动1,000mm,停止2秒钟。此时,输出
Y000作为待机显示。
2) 然后,向反转方向移动1,000mm,结束运行。
Page 71
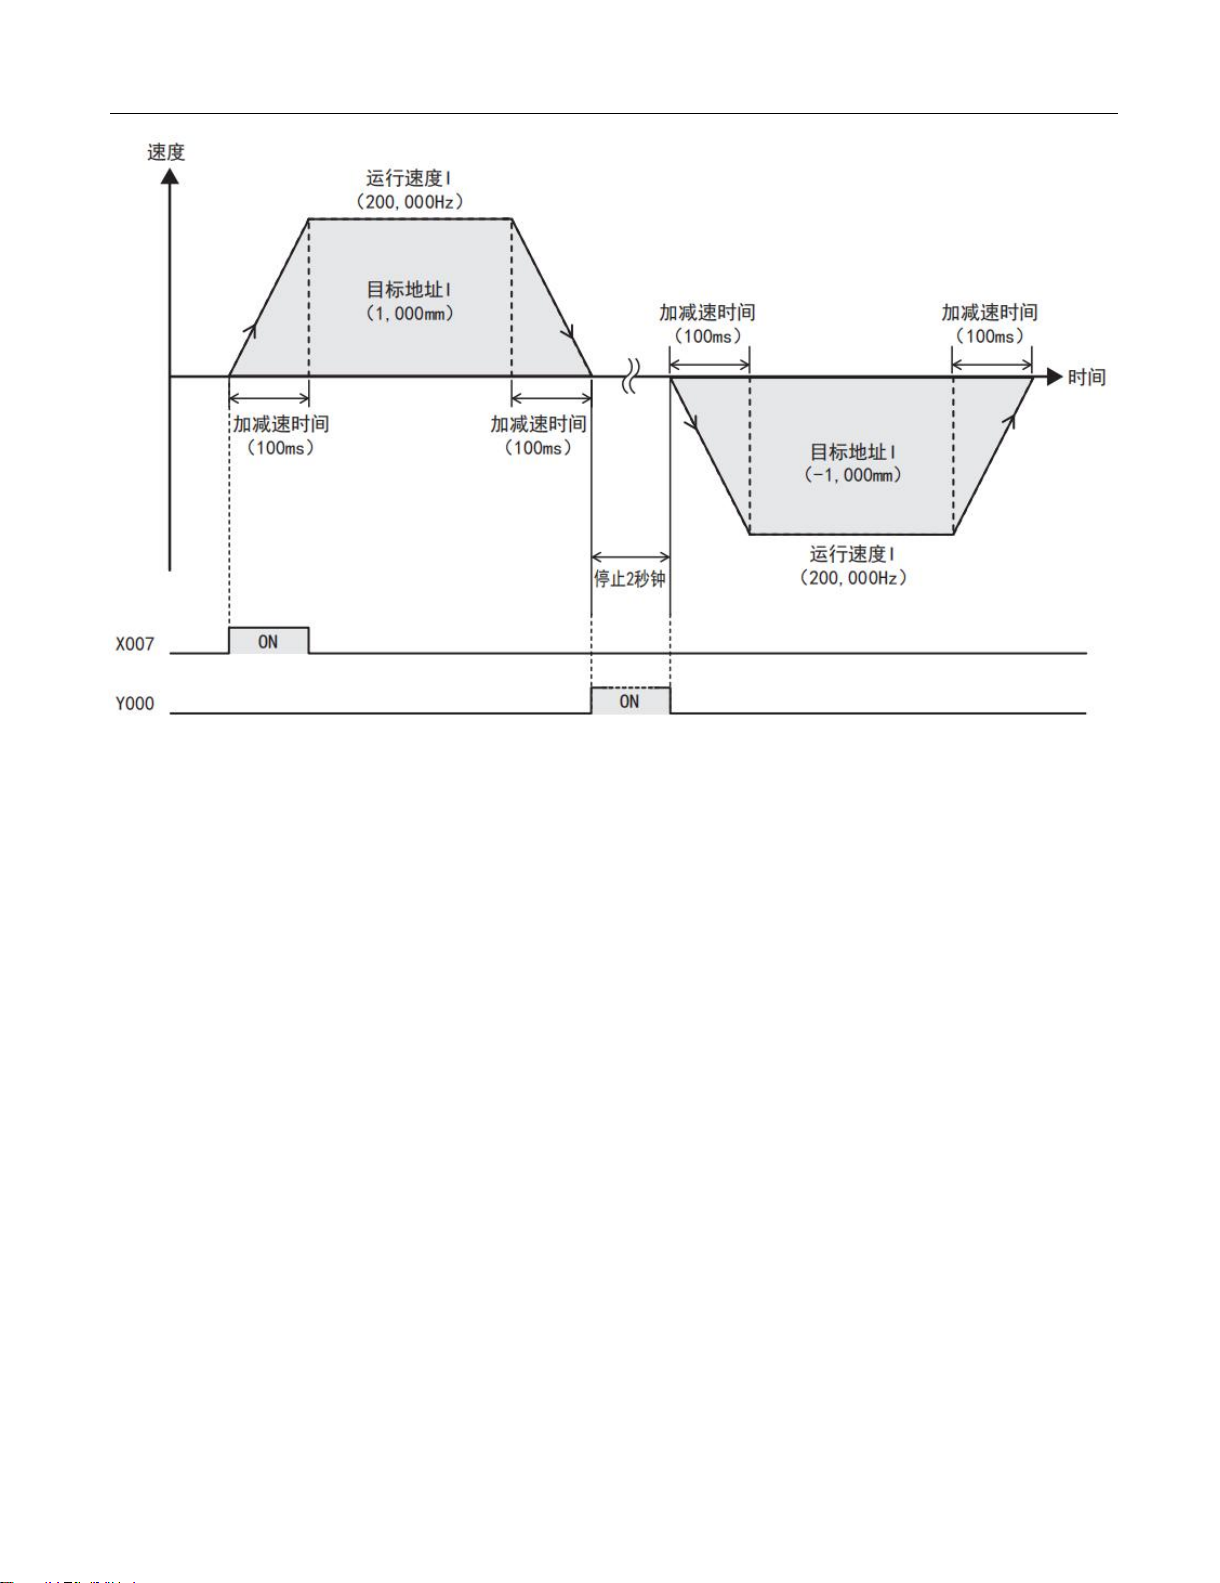
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
71
Page 72
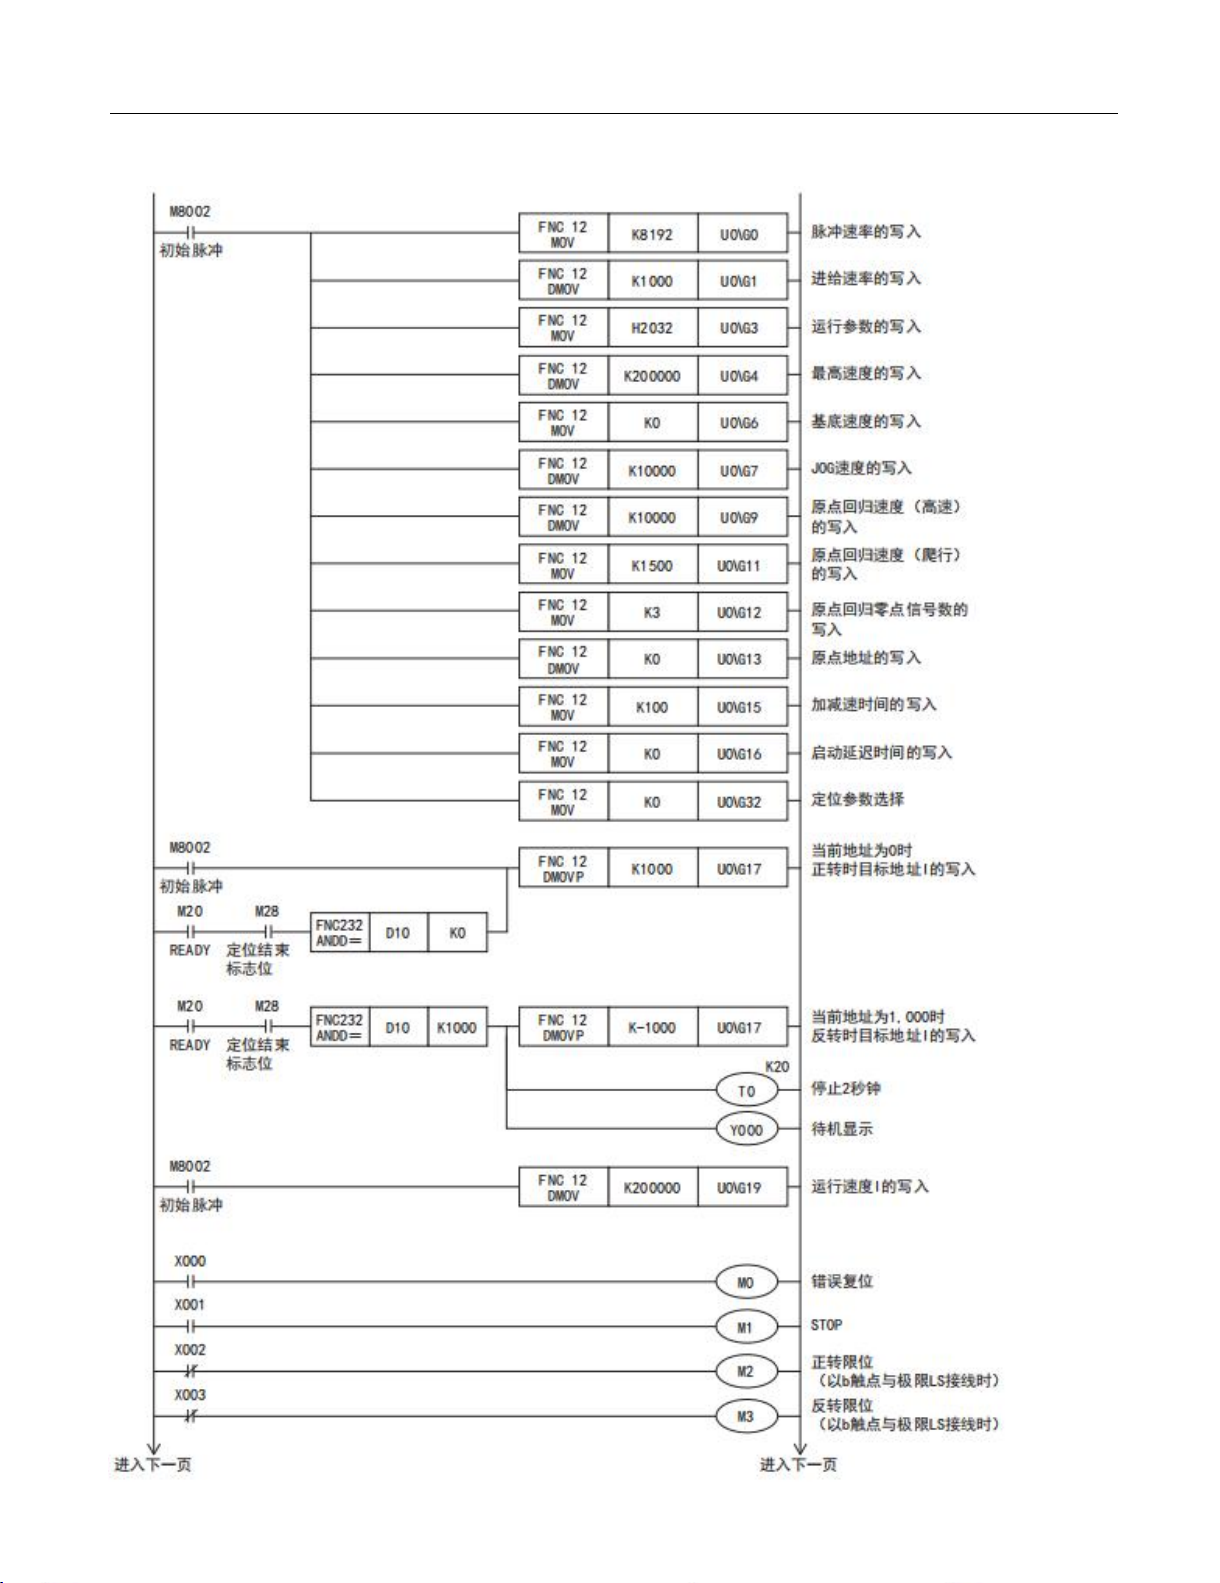
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
72
10.3 顺控程序
Page 73
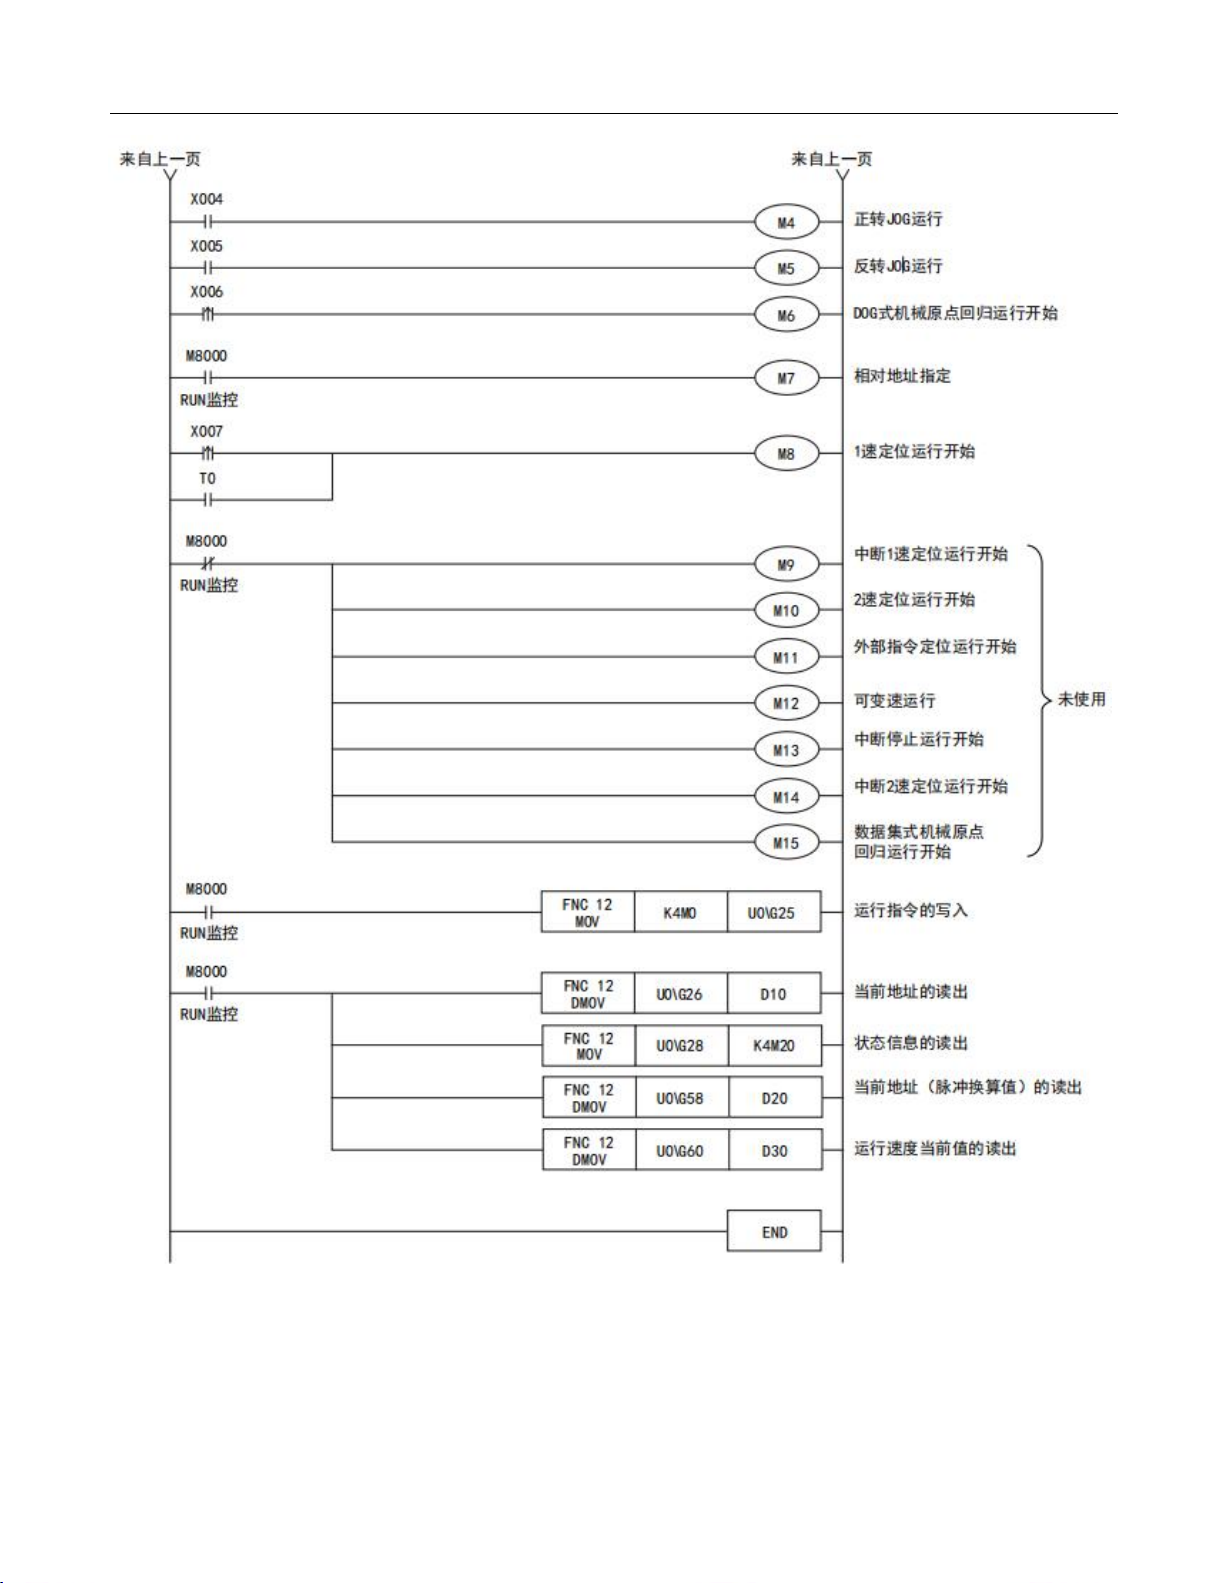
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
73
Page 74
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
74
LED显示
状态
显示内容
处理方法
POWER
灭灯
未从可编程控制器主 机 经扩展电
缆供应DC5V电。
● 请正确连接扩展电缆。
● 请正确供应可编程控制器主机的电源。
●使用编 程 控 制 器主机的 供 给 电源时, 请 确
放是否超过供应容量。
亮灯
已从可编程控制器主 机 经扩展电
缆供就DC5V电。
电源正常
STOP
灭灯
未向STOP端子输入STOP 指令
输入STOP指令后LED却未亮灯时,请确认输入
接线。
DOG
灭灯
未输入DOG
输入DOG后LED却未亮灯时,请确认输入接线
PGO
灭灯
未输入零点信号
输入零点信号后LED却未亮灯时,请确认输入
接线。
FP
灭灯
正转脉冲或脉冲串停止时
执行各定位运行后LED 却未亮灯或闪烁时,请
确认以下项目。
● 请通过可编程控制器主机的程序确认各定
位运行是否已执行。
● 已 发出STOP 指令或正转限位/反转限位的
指令时,不进行脉冲输出。
RP
灭灯
反转脉冲或旋转方向输出停止时
CLR
灭灯
CLR信号输出停止时
● 原 点回归结束后LED 未 亮 灯时,请通过可
编程控制 器 主 机 的程序确认 原 点回归运行 是
否已执行。
● 正转限位/反转限位置为ON后LED 却未亮灯
时,请通 过 可 编 程控制器主 机 的程序确认 极
限减 速 模 式 ( BFM#3 b11 或BFM#3 b11) 是
否已为OFF 。
亮灯
CLR信号输出时
输出CLR信号后有伺服放大器侧却未清除偏差
计数器时,请确认输出接线。
ERR
灭灯
正常动作时
未发生错误。
闪烁
发生错误时
IPG中错误已发生。 确 认 错 误 代 码 ( BFM#29)
后,请根据内容采取对策。
亮灯
发生CPU错误时
再次上电却未回归时,需要修理。
错误代码
错误内容
处理方法
K0
无错误
-
K○○1
※1
大小关系不良
设定成最高速度<基底速度或者原点回归速度
(高速)<爬行速度,运行开始后发生。
设定成最高速度>基底速度或者原点回归速度
(高速)>爬行速度后,请执行错误复位。
K○○3
数值设定范围不良
将定位参数的设定值变更为设定范围内后,请
11. 故障排除
发生异常时,请首先检查电源电压,可编程控制器主机和 1PG的端子螺丝是否松动,以及
是否发生了扩展电缆接触不良。
11.1 根据LED判定异常
11.2 通过错误代码判定异常
发生错误时,可通过错误代码(BFM#29)确认错误内容。
排除错误原因后,请通过电源OFF或错误复位(BFM#25 b0)清除错误代码。
Page 75
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
75
※1
将设定范围外的值设定睚定位参数中,运行开
始后发生。
执行错误复位。
K○○4
※1
设定值溢出错误
移动量的脉冲换算值超过±32位时发生。
(运行开始时或目标地址变更时)
将移动量设定在±32位以内后,请执行错误复
位。
K5
运行指令多个选择错误
通过BFM#25的b6、b8~b15多个运行指令同时
置为ON时发生。
变更顺控程序使运行指令只有1个置为ON后,
请执行错误复位。
K6
正转限位和反转限位错误
运行方向的正转限们(BFM#25 b2)或反转限
位(BFM#25 b3)置为ON时发生
正转限位、反转限位置为OFF后错误被解除。
请通过JOG运行避开正转限位/反转限位。
K7
看门狗定时器错误
电源从OFF变更ON后发生错误时,需要修理
LED的状态
可编程控制器状态
处理方法
亮灯
向电源端子正确地供应规定的电压
电源正常。
闪烁
考虑是以下的某个状态。
● 未向电源端子供应规定的电压、
电流。
● 外部接线不正确。
● 可编程控制器内部有异常。
● 请确认电源电压。
● 请拆除电源电缆以外的连接电缆后,再次上电,
确认状态是否变化。
灭灯
考虑是以下的某个状态。
● 电源为OFF。
● 外部接线不正确。
● 未向电源端子供应规定的电压。
● 电源电缆断线。
● 如果电源没有OFF,那么请确认电源或电源线路
●请拆除电源电缆以外的连接电缆后,再次上电,
确认状态是否变化。
LED的状态
可编程控制器的状态
处理方法
亮灯
电池的电压低。
请尽快更换电池。
灭灯
电池的电压在D8006中设定的数值以上。
正常。
※1. ○○中储存已发生错误的BFM编号。
11.3 通过可编程控制器主机判断异常
本手册中记载了可根据可编程控制器中设置的各种LED亮灯状况确认的可编程控制器的部分
错误。 关于可编程控制器主机的接线、特殊辅助继电器、特殊数据寄存器的相关详细内容,请
参考所连接可编程控制器的下列手册。
11.3.1 POWER(POW) LED[亮灯/闪烁/灭灯]
LED的显示内容如下表所示。
11.3.2 BATT(BAT) LED[亮灯/灭灯]
LED的显示内容如下表所示。
Page 76
东莞市木鸟自动化有限公司 MUNEO-MD3F-1PG型脉冲输入模块使用手册
76
LED的状态
可编程控制器的状态
处理方法
亮灯
是否发生看门狗定时器错误,
也可能是可编程控制器的硬件
损坏。
1)停止可编程控制器后,再次上电。
如果ERROR(ERR)LED灯灭了,那么考虑是看门狗定时错
误会,请采取下列的某个对策。
- 修改程序
请不要让扫描时间最大值(D8012)超过看门狗定时器的设
定值(D8000)。
- 输入中断或者脉冲捕捉中使用的输入,在1个扫描周期中
,有没有异常多的ON/OFF.
- 输入高速计数器的脉冲(占空比50%),其频率是否超
过了规格的范围。
- 追加WDT指令
请在程序中加入几个WDT指令,在1个运算周期中多次复
位看门狗定时器。
- 改变看门狗定时器的设定值
用程序改变看门狗定时器的设定值(D8000),使其比扫
描时间的最大值(D8012)大。
2)拆下可编程控制器,放在桌子上,用其它电源供电。
ERROR(ERR)如果LED灯灭了,那么考虑是噪音的影响,
因此请探讨以下的对策。
- 确认接地线的连接,改造接线路径或者设置场所。
- 在电源线上增加噪音滤波器。
3)即使实施了1)~2),ERROR(ERR)LED也不灭灯时,请联系东
莞市木鸟自动化有限公司
闪烁
在可编程控制器中发生了下列
某个错误。
● 参数错误
● 语法错误
● 回路错误
请写编程工具进行PLC诊断或者程序检查。
灭灯
没有发生使可编程控制器停止
的错误。
如果可编程控制器的动作发生异常,请用编程工具进行PLC诊
断或者程序检查。
可能发生了“1/0构成错误”、“并联链接/通信错误”、“
运算错误”。
11.3.3 ERROR(ERR) LED[亮灯/闪烁/灭灯]
LED的显示内容如下表所示。
 Loading...