

Page 1

Bedienungsanleitung Vector 54 1-phasig
Bedienungsanleitung
Frequenzumrichter Vector 54 / 1-phasig
0,37 – 0,75 kW
Stand:
Datum:
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 1 of 32
05/2012
18.05.2012
Page 2

Bedienungsanleitung Vector 54 1-phasig
Garantie
MSF – Vathauer Antriebstechnik GmbH & CO KG gewährleistet auf alle elektronischen
Geräte eine Gewährleistung von 12 Monaten (im Einschichtbetrieb) nach Auslieferung gegen
Design-, Material- oder Verarbeitungsmängeln, gemäß den aktuellen Liefer- und
Zahlungsbedingungen.
MSF – Vathauer Antriebstechnik GmbH & CO KG behält sich das Recht vor, Inhalt und
Produktangaben dieser Bedienungsanleitung ohne vorherige Bekanntgabe zu ändern.
Das Urheberrecht an dieser Unterlage ist MSF – Vathauer Antriebstechnik GmbH & CO KG
vorbehalten.
Achtung!
Lesen Sie bitte dieses Handbuch sorgfältig und vollständig durch.
Beginnen Sie mit der Installation und Betriebnahme erst danach.
Technische Änderungen vorbehalten.
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 2 of 32
Page 3

Bedienungsanleitung Vector 54 1-phasig
Inhaltsverzeichnis
Garantie................................................................................................................................ 2
Inhaltsverzeichnis.................................................................................................................. 3
1. Sicherheits- und Anwendungshinweise für VECTOR 54.................................................... 5
1.1. Allgemeines................................................................................................................ 5
1.2. Bestimmungsgemäße Verwendung............................................................................ 5
1.3. Transport und Einlagerung......................................................................................... 5
1.4. Aufstellung.................................................................................................................. 6
1.5. Elektrischer Anschluss................................................................................................ 6
1.6. Betrieb........................................................................................................................ 6
1.7. Wartung und Instandhaltung....................................................................................... 6
1.8. Sicherheits- und Installationshinweise ........................................................................ 7
2. Montage und Installation ................................................................................................... 8
2.1. Einbau........................................................................................................................ 8
2.2.Verdrahtungsrichtlinien von übergeordneten Steuerungen.......................................... 8
2.3. Maßnahmen zur Sicherstellung der EMV in Maschinen und Anlagen......................... 9
2.4 Massung, Erdung, Potentialausgleich.......................................................................... 9
2.5. Filterung ..................................................................................................................... 9
2.6. Schirmung Signal- und Steuerleitungen...................................................................... 9
2.7. Einkopplung in Motorleitungen.................................................................................... 9
3. Technische Merkmale ......................................................................................................10
4. Menüstruktur....................................................................................................................12
5. Anschlusspläne................................................................................................................13
5.1. Anschlussplan I/O- Modul..........................................................................................13
5.2. Anschlussplan Leistungsteil 1-phasig........................................................................14
5.3. Minimale Klemmenbelegung 1-phasig.......................................................................15
6. Programmierbare Parametersätze....................................................................................16
6.1. Hochlaufzeit...............................................................................................................16
6.2. Tieflaufzeit.................................................................................................................16
6.3. Schnellhalt.................................................................................................................17
6.4. Motornennfrequenz....................................................................................................17
6.5. Minimale Drehfeldfrequenz........................................................................................17
6.6. Maximale Drehfeldfrequenz.......................................................................................17
6.7. Digitaler Ausgang (Frequenz)....................................................................................17
6.8. Digitaler Ausgang (Strom)..........................................................................................17
6.9. Statischer Boost ........................................................................................................18
6.10. Dynamischer Boost..................................................................................................18
6.11. Zeit dynamischer Boost...........................................................................................18
6.12. Gleichstrombremse..................................................................................................19
6.13. Zeit der Gleichstrombremse.....................................................................................19
6.14. Stromgrenze............................................................................................................19
6.15. Rampenrundung......................................................................................................19
7. Ein- und Ausgänge (I/O- Modul).......................................................................................20
7.1. Digitale Eingänge ......................................................................................................20
7.2. Minimale Drehfeldfrequenz f
7.3. Parametersatzumschaltung 1- 2................................................................................20
7.4. Start Rechtslauf.........................................................................................................20
7.5. Start Linkslauf............................................................................................................20
7.6. Freigabe....................................................................................................................20
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 3 of 32
..................................................................................20
min
Page 4

Bedienungsanleitung Vector 54 1-phasig
7.7. Analoger Ausgang.....................................................................................................21
7.8. Analoger Ausgang Offset...........................................................................................21
7.9. Analoger Ausgang Faktor..........................................................................................21
7.10. Digitaler Ausgang....................................................................................................21
8. Reglerwerte......................................................................................................................21
8.1. Betriebsart.................................................................................................................21
8.2. Motornennstrom ........................................................................................................22
8.3. Motor Cos ϕ...............................................................................................................22
8.4. P- Anteil.....................................................................................................................22
8.5. I- Anteil......................................................................................................................22
9. Einstellungen....................................................................................................................22
9.1. Taktfrequenz..............................................................................................................22
9.2. Art der Sollwertvorgabe.............................................................................................23
9.3. Sollwertoffset.............................................................................................................23
9.4. Sollwerthysterese......................................................................................................24
9.5. Ausblendfrequenz, Bereich der Ausblendfrequenz ....................................................24
9.6. I²t- Strom ...................................................................................................................25
9.7. Ansteuerung..............................................................................................................25
9.8. Werkseinstellung.......................................................................................................25
10. Betriebswerte .................................................................................................................25
11. Applikationshinweise......................................................................................................25
11.1. Dynamische Bremsung mit einem Bremschopper....................................................25
11.2. Motorschutz.............................................................................................................26
12. Technische Daten...........................................................................................................27
12.1. Elektrische Daten.....................................................................................................27
12.2. Abmessung..............................................................................................................28
13. Anhang...........................................................................................................................29
13.1. Parametersatz 1 und 2.............................................................................................29
13.2. Ein- und Ausgänge..................................................................................................29
13.3. Reglerwerte.............................................................................................................30
13.4. Einstellungen...........................................................................................................30
13.5. Analogausgang........................................................................................................30
13.6 Klemmenbelegung Inkrementalgebermodul..............................................................32
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 4 of 32
Page 5

Bedienungsanleitung Vector 54 1-phasig
1. Sicherheits- und Anwendungshinweise für VECTOR 54
1.1. Allgemeines
Während des Betriebes haben die Frequenzumrichter unter Umständen spannungsführende, blanke,
gegebenenfalls auch bewegliche oder rotierende Teile sowie heiße Oberflächen.
Bei unzulässigem Entfernen der erforderlichen Abdeckung, bei unsachgemäßem Einsatz, bei falscher
Installation oder Bedienung besteht die Gefahr von Tod oder schweren gesundheitlichen oder
materiellen Schäden.
Alle Arbeiten zum Transport, zur Installation und Inbetriebnahme sowie zur Instandhaltung sind von
qualifiziertem Fachpersonal auszuführen (IEC 364 bzw. CENELEC HD 384 oder DIN VDE 0100 und
IEC- Report 664 oder DIN VDE 0110 und nationale Unfallverhütungsvorschriften oder VGB 4
beachten).
Qualifiziertes Fachpersonal im Sinne dieser grundsätzlichen Sicherheitshinweise sind Personen, die
mit Aufstellung, Montage, Inbetriebsetzung und Betrieb des Produktes vertraut sind und über die ihrer
Tätigkeit entsprechende Qualifikationen verfügen (festgelegt in IEC 364 oder DIN VDE 0105).
1.2. Bestimmungsgemäße Verwendung
Frequenzumrichter sind Komponenten zum Einbau in Maschinen, die in gewerblichen Anlagen
eingesetzt werden.
Die Inbetriebnahme der Frequenzumrichter ist so lange untersagt, bis festgestellt wurde, dass die
Maschine, in die die Frequenzumrichter eingebaut sind, den Bestimmungen der EG- Richtlinie 89/
392/ EWG (Maschinenrichtlinie) entspricht.
Die Frequenzumrichter entsprechen den Schutzzielen der Niederspannungsrichtlinie 73/ 231/ EWG
und den harmonisierten Normen der Reihe prEN 50178/ DIN VDE 0160 in Verbindung mit EN 604391/ DIN VDE 0660 Teil 500 und EN 601146/ DIN VDE 0558.
Der Betrieb ist nur bei Einhaltung der EMV- Richtlinie (89/ 336/ EWG) erlaubt.
Die technischen Daten sowie die Angaben zu Anschlussbedingungen sind dem Leistungsschild oder
der Dokumentation zu entnehmen und unbedingt einzuhalten.
1.3. Transport und Einlagerung
Die Hinweise für den Transport, die Lagerung und die sachgemäße Handhabung sind zu beachten.
Nach der Auslieferung festgestellte Beschädigungen sind dem Transportunternehmen sofort
mitzuteilen. Vor einer Inbetriebnahme ist gegebenenfalls der Lieferant zu verständigen.
Klimatische Bedingungen sind entsprechend prEN 50178 einzuhalten.
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 5 of 32
Page 6

Bedienungsanleitung Vector 54 1-phasig
1.4. Aufstellung
Die Aufstellung und Kühlung der Geräte muss entsprechend den Vorschriften der zugehörigen
Dokumentation erfolgen.
Die Frequenzumrichter sind vor unzulässiger Beanspruchung zu schützen. Sie sind nur so
anzufassen, dass keine Bauelemente verbogen und/ oder Isolationsabstände verändert werden. Die
Berührung elektronischer Bauelemente und Kontakte ist zu vermeiden.
Frequenzumrichter enthalten elektrostatisch gefährdete Bauelemente. Diese Bauelemente können
durch unsachgemäße Behandlung sehr leicht zerstört werden. Eingebaute elektrische Komponenten
dürfen nicht zerstört werden (unter Umständen Gesundheitsgefährdung).
1.5. Elektrischer Anschluss
Bei Arbeiten an unter Spannung stehenden Geräten und/ oder Anlagen sind die geltenden nationalen
Unfallverhütungsvorschriften (z.B. VGB 4) zu beachten.
Die elektrische Installation ist nach den einschlägigen Vorschriften durchzuführen (z.B.
Leitungsquerschnitte, Absicherung, Schutzleiteranbindung). Darüber hinausgehende Hinweise sind in
der Dokumentation enthalten.
Die Einhaltung der durch die EMV- Gesetzgebung erforderten Grenzwerte für die Anlage liegt in der
Verantwortung des Herstellers der Anlage. Hinweise für die EMV- gerechte Installation wie Schirmung,
Erdung, Anordnung von Filtern und Verlegung der Leitungen befinden sich in der Dokumentation der
anderen Komponenten.
1.6. Betrieb
Anlagen, in die Frequenzumrichter eingebaut sind, müssen ggf. mit zusätzlichen Überwachungs- und
Schutzeinrichtungen gemäß den jeweils gültigen Sicherheits-bestimmungen, z.B. Gesetz über
technische Arbeitsmittel, Unfallverhütungsvorschriften usw. ausgerüstet werden. Die Dokumentation
des Herstellers ist zu beachten.
Nach dem Trennen der Frequenzumrichter von der Versorgungsspannung dürfen spannungsführende
Geräteteile und Leitungsanschlüsse wegen möglicherweise aufgeladener Kondensatoren nicht sofort
berührt werden. Hierzu sind die entsprechenden Hinweisschilder auf dem Frequenzumrichter zu
beachten. Während des Betriebes sind alle Abdeckungen geschlossen zu halten.
1.7. Wartung und Instandhaltung
Die Dokumentation des Herstellers ist zu beachten.
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 6 of 32
Page 7

Bedienungsanleitung Vector 54 1-phasig
1.8. Sicherheits- und Installationshinweise
Frequenzumrichter sind Betriebsmittel zum Einsatz in industriellen Starkstromanlagen und werden mit
Spannungen betrieben, die bei Berührung zu schweren Verletzungen oder zum Tode führen können!
• Installationen und Arbeiten sind nur durch qualifiziertes Elektrofachpersonal und bei
spannungsfrei geschaltetem Gerät zulässig. Die Bedienungsanleitung muss diesen Personen
stets verfügbar sein und von ihnen konsequent beachtet werden.
• Die örtlichen Vorschriften zur Errichtung von elektrischen Anlagen sowie
Unfallverhütungsvorschriften sind einzuhalten.
• Das Gerät führt auch nach dem netzseitigen Abschalten noch bis zu 5 Minuten gefährliche
Spannung. Das Öffnen des Gerätes ist daher erst 5 Minuten nachdem das Gerät
spannungsfrei geschaltet wurde zulässig. Vor dem Einschalten der Netzspannung sind alle
Abdeckungen wieder anzubringen.
• Auch bei Motorstillstand (z.B. durch Elektroniksperre, Kurzschluss an den Ausgangsklemmen
oder blockiertem Antrieb) können die Netzanschlussklemmen, Motorklemmen gefährliche
Spannung führen. Ein Motorstillstand ist nicht gleichbedeutend mit einer galvanischen
Trennung vom Netz.
• Achtung: Der Frequenzumrichter kann unter bestimmten Einstellbedingungen nach dem
netzseitigen Einschalten automatisch anlaufen.
Achtung! Lebensgefahr!
Das Leistungsteil führt unter Umständen auch nach dem netzseitigen Abschalten noch bis zu 5
Minuten Spannung. Klemmen, Motorzuleitungen und Motorklemmen können Spannung führen!
Das Berühren offener oder freier Klemmen, Leitungen und Geräteteilen kann zu schweren
Verletzungen oder zum Tode führen!
Vorsicht
• Kinder und die Öffentlichkeit dürfen keinen Zugang und Zugriff zum Gerät haben!
• Das Gerät darf nur für den vom Hersteller vorgesehenen Zweck verwendet werden.
Unbefugte Veränderungen und die Verwendung von Ersatzteilen und Zusatzeinrichtungen, die
nicht vom Hersteller des Gerätes verkauft oder empfohlen werden, können Brände,
elektrische Schläge und Verletzungen verursachen.
• Bewahren Sie diese Bedienungsanleitung zugriffsfähig auf und geben Sie diese jedem
Benutzer!
Europäische EMV- Richtlinie
Wenn der Frequenzumrichter entsprechend den Empfehlungen diesen Handbuches installiert wird,
erfüllt er die Anforderungen der EMV- Richtlinie, entsprechend der EMV- Produkt- Norm für
motorbetriebene Systeme EN 61800-3.
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 7 of 32
Page 8

Bedienungsanleitung Vector 54 1-phasig
2. Montage und Installation
2.1. Einbau
Die Geräte benötigen ausreichende Belüftung.
Die Warmluft ist oberhalb der Umrichter abzuführen!
2.2.Verdrahtungsrichtlinien von übergeordneten Steuerungen
Die Frequenzumrichter sind für den Betrieb in industrieller Umgebung entwickelt, in der hohe Werte an
elektromagnetischen Störungen zu erwarten sind. Im allgemeinen gewährleistet eine fachgerechte
Installation einen gefahrlosen und störungsfreien Betrieb. Sollten über die EMV- Richtlinien
hinausgehende Grenzwerte gefordert werden, erweisen sich die folgenden Richtlinien als
empfehlenswert.
1. Stellen Sie sicher, dass alle Geräte im Schaltschrank über kurze Erdungsleitungen mit
großem Querschnitt, die an einem gemeinsamen Erdungspunkt oder einer Erdungsschiene
angeschlossen sind, gut geerdet sind. Besonders wichtig ist es, dass jedes an den
Frequenzumrichtern angeschlossene Steuergerät (z.B. Automatisierungsgeräte) über eine
kurze Leitung mit großem Querschnitt mit dem selben Erdungspunkt verbunden ist, wie auch
der Frequenzumrichter selbst.
2. Der PE- Leiter des über den Frequenzumrichter gesteuerten Motors ist möglichst direkt an
den mit dem Kühlkörper verbundenen Erdungsanschluss zusammen mit dem PE der
Netzzuleitung des zugehörigen Frequenzumrichter anzuschließen. Das Vorhandensein einer
zentralen Erdungsschiene im Schaltschrank und das Zusammenführen aller Schutzleiter auf
diese Schiene gewährleistet in der Regel einen einwandfreien Betrieb.
3. Soweit möglich sind für die Steuerung geschirmte Leitungen zu verwenden. Die
Leitungsenden sorgfältig abschließen und darauf achten, dass die Adern nicht über lange
Strecken ungeschirmt verlaufen. Der Schirm von Analog- Sollwert- Kabeln sollte nur einseitig
am Frequenzumrichter geerdet werden. Nicht benutzte Adern der Steuerleitungen sollten
geerdet werden.
4. Die Steuerleitungen sind von den Lastleitungen möglichst weit entfernt zu verlegen, unter
Verwendung getrennter Leitungskanäle etc. Bei Leitungskreuzungen soll nach Möglichkeit ein
Winkel von 90° hergestellt werden.
5. Stellen Sie sicher, dass die Schütze und Relais in den Schaltschränken entstört sind,
entweder durch RC- Beschaltung oder Varistoren im Fall von Wechselspannungsschützen
oder durch „Freilaufdioden“ bei Gleichstromschützen, wobei die Entstörmittel an den
Schützspulen anzubringen sind. Diese Entstörung ist besonders dann wichtig, wenn die
Schütze von den Relais im Frequenzumrichter gesteuert werden (Optional).
6. Für die Lastverbindungen geschirmte Kabel verwenden und die Abschirmung an beiden
Enden erden. Nach Möglichkeit direkt am PE- Ausgang des Frequenzumrichters.
7. Wenn der Antrieb in einer gegen elektromagnetische Störungen empfindliche Umgebung
arbeiten soll, dann wird die Verwendung von Funkentstörfiltern empfohlen, um die
leitungsgebundenen und abgestrahlten Störungen des Umrichters einzuschränken. In diesem
Fall ist das Filter möglichst nah am Umrichter zu montieren und gut zu erden.
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 8 of 32
Page 9

Bedienungsanleitung Vector 54 1-phasig
8. Die niedrigste noch mögliche Schaltfrequenz wählen. Dadurch wird die Intensität der vom
Frequenzumrichter erzeugten elektromagnetischen Störungen herabgesetzt.
Bei der Installation der Frequenzumrichter darf nicht gegen die Sicherheitsbestimmungen verstoßen
werden!
2.3. Maßnahmen zur Sicherstellung der EMV in Maschinen und Anlagen
Nachfolgend werden Maßnahmen zur Sicherstellung der elektromagnetischen Verträglichkeit genannt.
Das Gerät erfüllt die Anforderungen der Störfestigkeit sowie der Störemission für den Einsatz in der
Industrie, unter Beachtung aller der in der Betriebsanleitung aufgeführten Installationsmaßnahmen.
2.4 Massung, Erdung, Potentialausgleich
Die richtige, fachgerechte Massung oder Erdung gewährleistet den Personenschutz vor gefährlichen
Berührungsspannungen (Ein-, Ausgangs- und Zwischenkreisspannung) und ist durch
Störstromableitungen und niederimpedanten Potentialausgleich ein wichtiges Instrumentarium zur
Minderung elektromagnetischer Beeinflussungen.
2.5. Filterung
Filter werden in den leitungsgebundenen Übertragungsweg zwischen Störquelle und Störsenke
eingefügt und haben die Aufgabe, leitungsgebundene Aussendungen zu reduzieren sowie die
Störfestigkeit zu erhöhen. Zusätzliche externe Filter können die Störemission negativ beeinflussen!
2.6. Schirmung Signal- und Steuerleitungen
Schirmung dient zur Entkopplung von Felder zwischen zwei räumlichen Bereichen, d.h. mit ihr wird
ebenfalls die Emission elektromagnetischer Strahlung vermindert und die Störfestigkeit erhöht. Der
konsequente Einsatz von Metallgehäusen zeigt eine der wichtigsten Grundmaßnahmen zur
Sicherstellung der EMV.
2.7. Einkopplung in Motorleitungen
Die induktive Einkopplung in einen Stromkreis kann unter Verwendung verdrillter Adern wesentlich
verringert werden. Kapazitive, induktive und elektromagnetische Einkopplungen sind durch
Kabelschirme zu reduzieren. Dabei ist zu beachten, dass zur Reduktion niederfrequenter kapazitiver
Einkopplungen die einseitige Schirmauflage in vielen Fällen ausreichend ist. Gegen induktive und
hochfrequente elektromagnetische Einkopplungen wirkt nur der beidseitig aufgelegte Kabelschirm.
Die Abschirmung darf nicht als Schutzerdung benutzt werden!
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 9 of 32
Page 10

Bedienungsanleitung Vector 54 1-phasig
3. Technische Merkmale
Bei dem VECTOR 54 handelt es sich um einen Frequenzumrichter mit modularem Aufbau, der
einerseits in seiner Grundvariante ein optimiertes Preis- Leistungsverhältnis darstellt und einfachen
Anwendungen gerecht wird, andererseits durch die Verwendung von Zusatzmodulen bis hin zum
geregelten Antrieb mit Vectorregelung oder zu einer Positionierung aufgerüstet werden kann.
Kernstück ist ein 16-bit Signalprozessor mit internem Flash- Speicher zur Generierung des
Impulsmusters und Bewältigung aller anfallenden steuerungs- und regelungstechnischen Aufgaben.
Über die serielle und die SPI- Schnittstelle ist dieser Prozessor in der Lage mit einem oder mehreren
intelligenten Modulen zu kommunizieren.
Unter den Begriff der intelligenten Module fallen zum Beispiel solche, die zur Umsetzung eines
Busprotokolls dienen, wie z.B. Interbus- S, Profibus, CAN- Bus, aber auch solche, die dem
Frequenzumrichter eine gewisse SPS- Funktionalität verleihen mit einer Vielzahl von verknüpfbaren
Eingängen, oder auch ein LC- Display mit Klartextanzeige und innerhalb des Moduls abspeicherbaren
Parametern.
Zu den passiven Modulen zählen solche, die dem Frequenzumrichter zusätzliche digitale Ein- und
Ausgänge verleihen, einem Inkrementalgebereingang und die Anpassung an RS232 und RS485
Schnittestellen.
Der modulare Aufbau erleichtert bzw. ermöglicht eine flexible Umsetzung von Kundenwünschen und
kundenspezifischen Weiterentwicklungen. Diese resultieren aus langjährigen Erfahrungen in
Verbindung mit den Anforderungen an Frequenzumrichter an praxisgerechte Einsatzfälle. Die
Menüoberfläche ist übersichtlich und gut strukturiert.
Besondere Eigenschaften
Die praxisgerechte Bauform bietet folgende Vorteile:
Verschiedene Einbaulagen bieten eine Optimierung und Minimierung an Platzbedarf im
Schaltschrank. Außerdem ist im VECTOR 54 ein Bremschopper integriert.
Aufsteckbares Bedieninterface bietet folgende Vorteile:
• LCD- Grafikdisplay.
• Klartextanzeige.
• Online Parametrierung.
Mühelose Parametrierung durch komfortable PC- Bedienoberfläche:
• RS232- Schnittstelle optional.
• Zwei programmierbare Parametersätze mit frei wählbaren Sollwerten.
• Programmierbare Ein- und Ausgangsklemmen.
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 10 of 32
Page 11
Bedienungsanleitung Vector 54 1-phasig
Hohe Betriebssicherheit durch:
• Hohe Störfestigkeit sowie geringe Störemission durch das Aluminiumgehäuse und die
serienmäßigen Ein- und Ausgangsfilter.
• Bedingt Kurzschlussfest.
• Potentialgetrennter Sollwerteingang.
• Kein Abschalten des Umrichters bei kurzzeitigem Überstrom (z.B.: dynamische
Beschleunigung) durch das CCDS- System (Current Control Dynamic Scan).
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 11 of 32
Page 12
Softwareversion Display
Bedienungsanleitung Vector 54 1-phasig
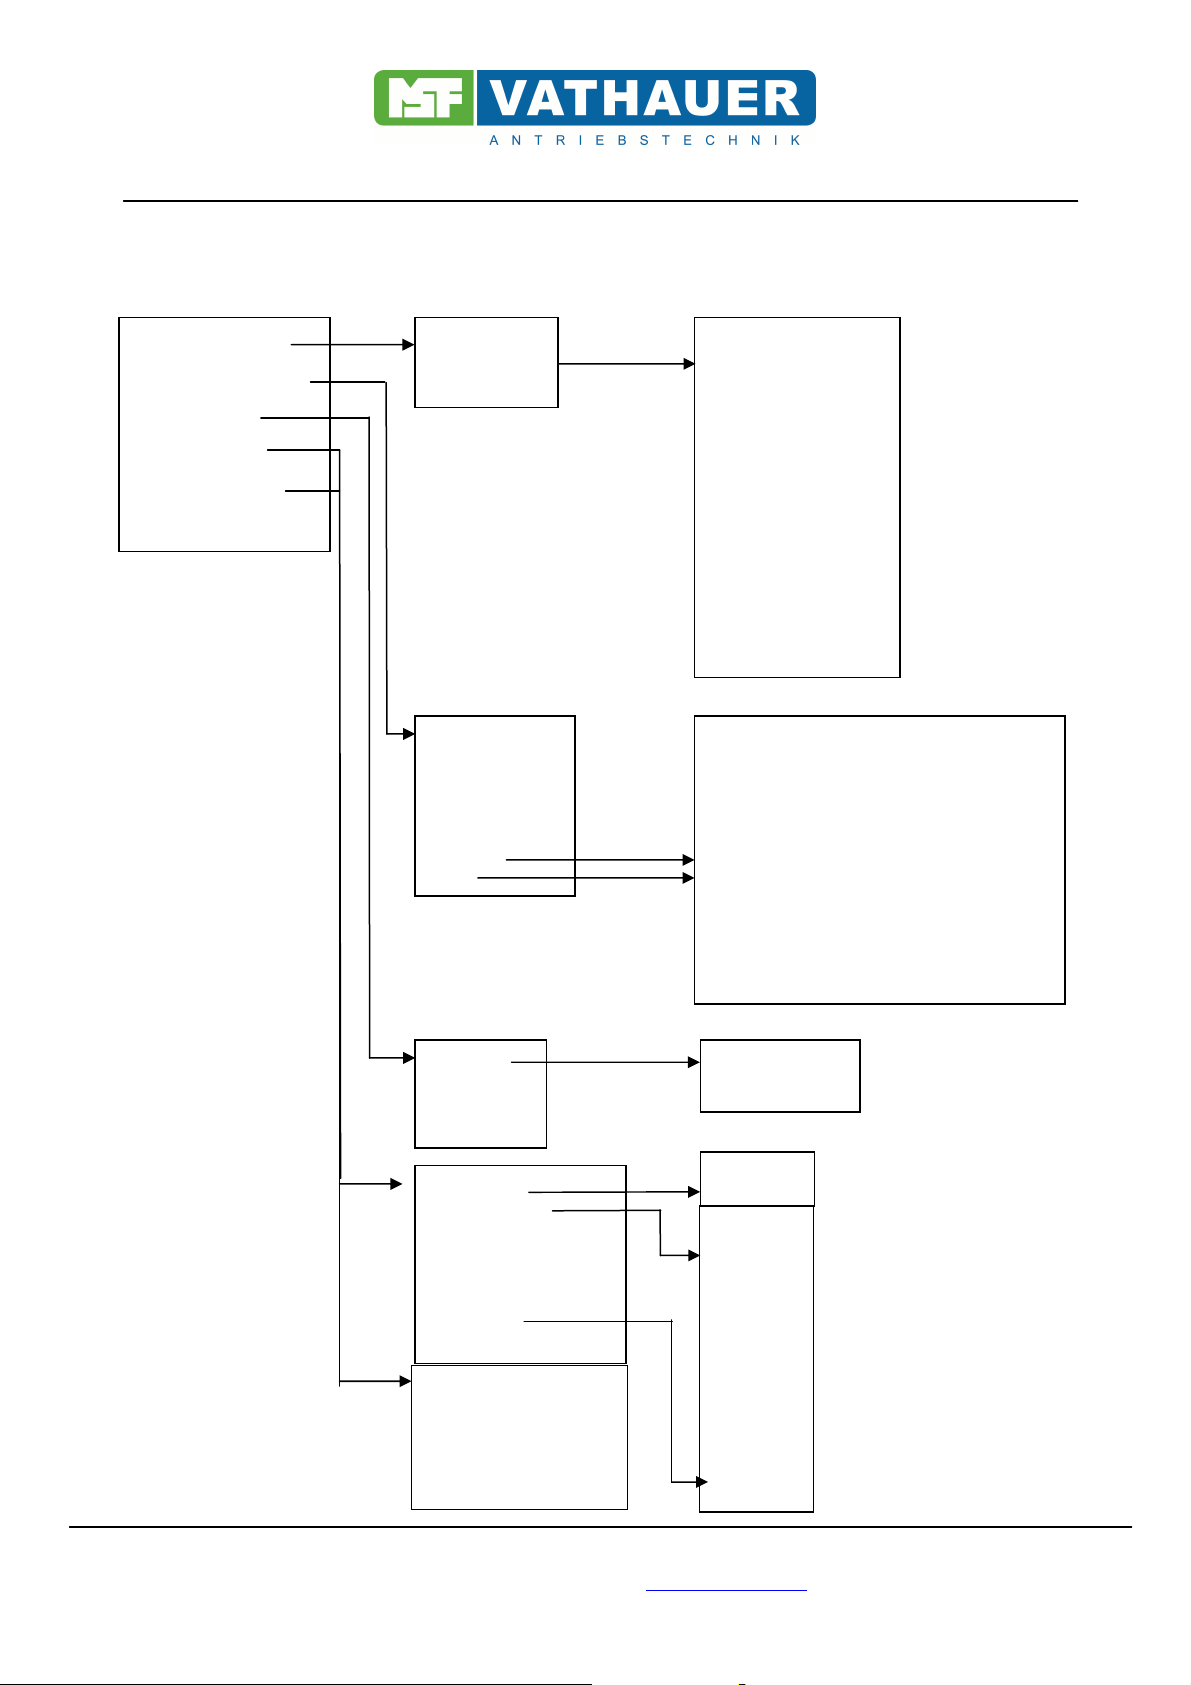
4. Menüstruktur
Parametersätze Parametersatz 1 Hochlaufzeit R
Tieflaufzeit R
Ein- und Ausgänge Parametersatz 2 Hochlaufzeit L
Tieflaufzeit L
Reglerwerte Schnellhalt
Motornennfrequenz
Einstellungen Minimale Frequenz R
Maximale Frequenz R
Betriebswerte Minimale Frequenz L
Maximale Frequenz L
------------Ende --------- Frequenz Digital Out
10- 2V
5- 10V
10- 5V
Statischer Boost
Digital In 1 0) Sammelstörmeldung
Digital In 2 1) Überspannung 2 (am Zwischenkreis)
Digital In 3 2) Unterspannung (am Zwischenkreis)
Digital In 4 3) Fehler am Leistungsteil
Analog Out 4) Sollwert = Istwert
Analog Out Offset 5) Drehfeld rechtsherum
Analog Out Faktor 6) Multi- Funktion (Frequenz)
Digital Out 7) Übertemperatur Umrichter
9) Motor dreht (Nullüberwachung)
0- 20mA
20- 0mA
20- 4mA
Schnittstelle
Relais 8) FU Betriebsbereit
Betriebsart U/F = linear
Motornennstrom U/F = quadratisch
Cos ϕ Vector
P- Anteil
I- Anteil
Taktfrequenz 2/4/8/16 kHz
Sollwertvorgabe
Sollwertoffset
Sollwerthysterese
Ausblendfrequenz
Bereich Ausblendfrequenz
I²t Strom
Ansteuerung
Werkseinstellung
Sollwert
Istwert
Temperatur
Strom
ZK- Spannung
Softwareversion FU
+10 - -10V
-10 - + 10V
2- 10V
10- 0V
Dynamischer Boost
Zeit dyn. Boost
Gleischstrombremse
Zeit Gleichstrombremse
Stromgrenze
Rampenrundung
10) PTC- Übertemperatur (Motor)
11) Multifunktion (Strom) inkl. Strombegrenzung
12) Parametersatz 1 oder 2 aktiv
13) Gleichstrombremse aktiv
14) Pulsausgang (nur bei Digitalausgang)
0- 10V
4- 20mA
Display
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 12 of 32
Page 13
Bedienungsanleitung Vector 54 1-phasig
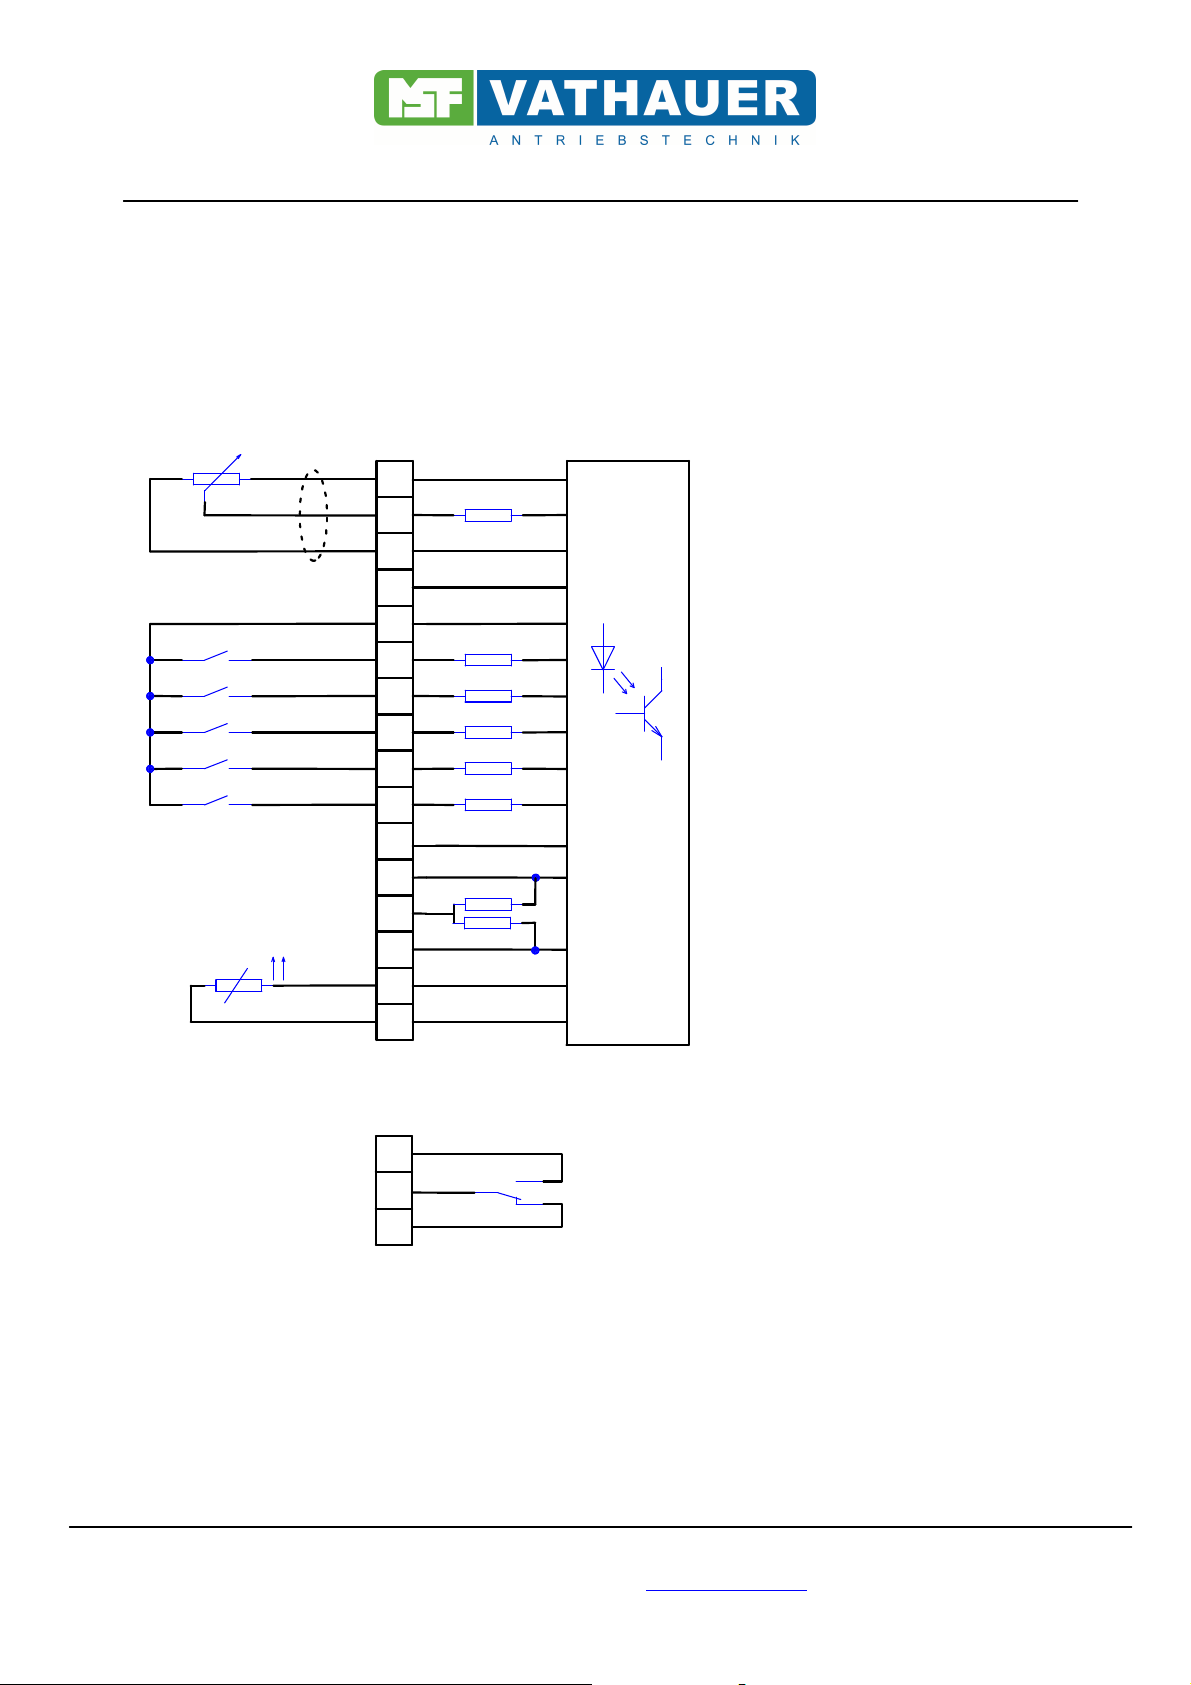
5. Anschlusspläne
5.1. Anschlussplan I/O- Modul
1
2
3
4
5
6
7
8
9
10
11
12
+10V Referenzspannung
analoger Sollwerteingang
GND (Analog)
Analogausgang
+15V (max. 100mA)
Start- Rechtslauf
Start- Linkslauf
minimale Drehfeldfrequenz
Parametersatzumschaltung
Freigabe
GND (Digital)
Digitalausgang 1
13
14
ϑ
15
16
17
18
19
Relaisausgang (Schließerkontakt)
Relaisausgang (gem. Kontakt)
Relaisausgang (Öffnerkontakt)
Externe Versorgungsspannung
Digitalausgang 2
PTC- Motortemperaturüberwachung
PTC- Motortemperaturüberwachung
Der Relaiskontakt darf max. mit 250V AC,7A belastet werden!
Hinweis: Die Digitaleingänge (Klemme 6,7,8,9) sind für einen Steuerspannungsbereich
von 12 – 30V ausgelegt!
Der Open- Collector- Ausgang (Klemme 12,13) ist maximal mit 30V/40mA belastbar!
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 13 of 32
Page 14
Bedienungsanleitung Vector 54 1-phasig
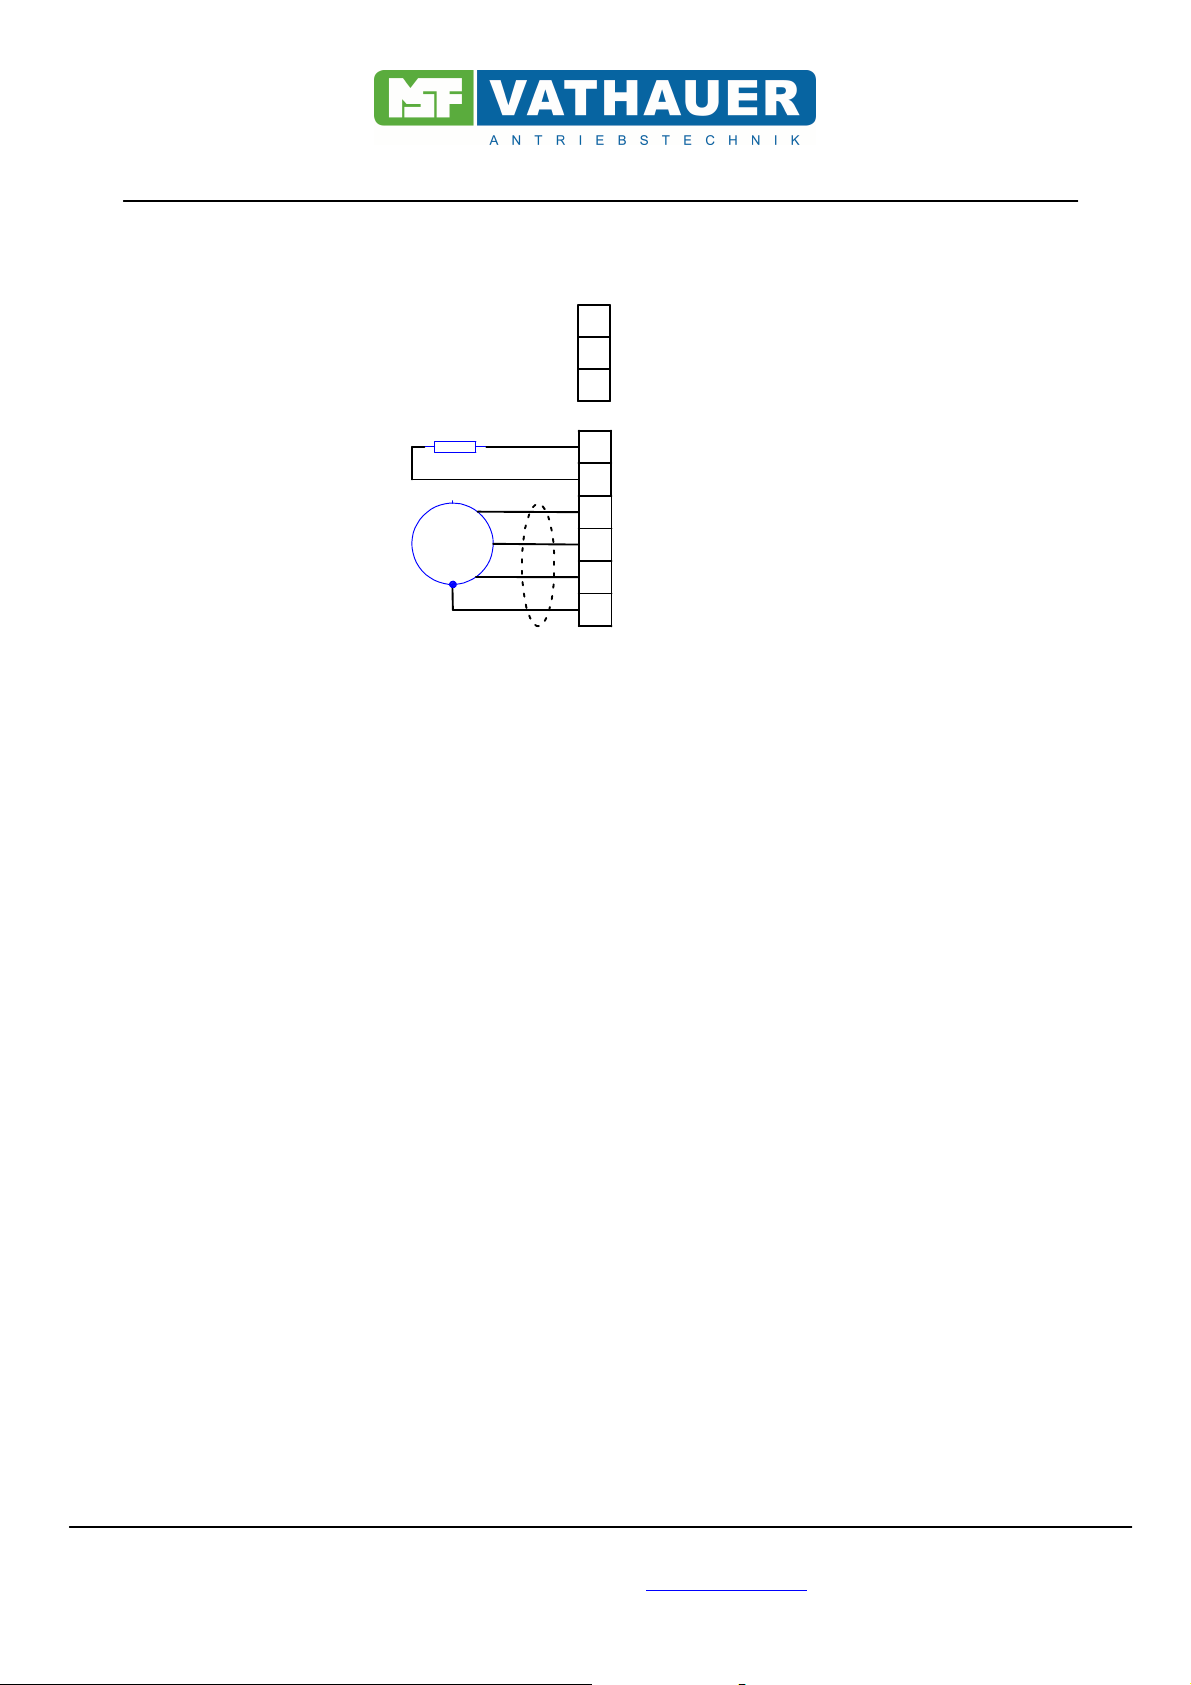
5.2. Anschlussplan Leistungsteil 1-phasig
3
M
~
L1
Netz
N
Netz
PE
PE
BRBRBremswiderstand
Bremswiderstand
U
Motor
V
Motor
W
Motor
PE
PE
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 14 of 32
Page 15
Bedienungsanleitung Vector 54 1-phasig
5.3. Minimale Klemmenbelegung 1-phasig
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
+10V Referenzspannung
analoger Sollwerteingang
GND (Analog)
+15V (max. 100mA)
Start- Rechtslauf
Freigabe
PTC- Motortemperaturüberwachung
PTC- Motortemperaturüberwachung
L1
Netz
N
Netz
PE
PE
BRBRBremswiderstand
Bremswiderstand
U
3
M
~
V
W
PE
Motor
Motor
Motor
PE
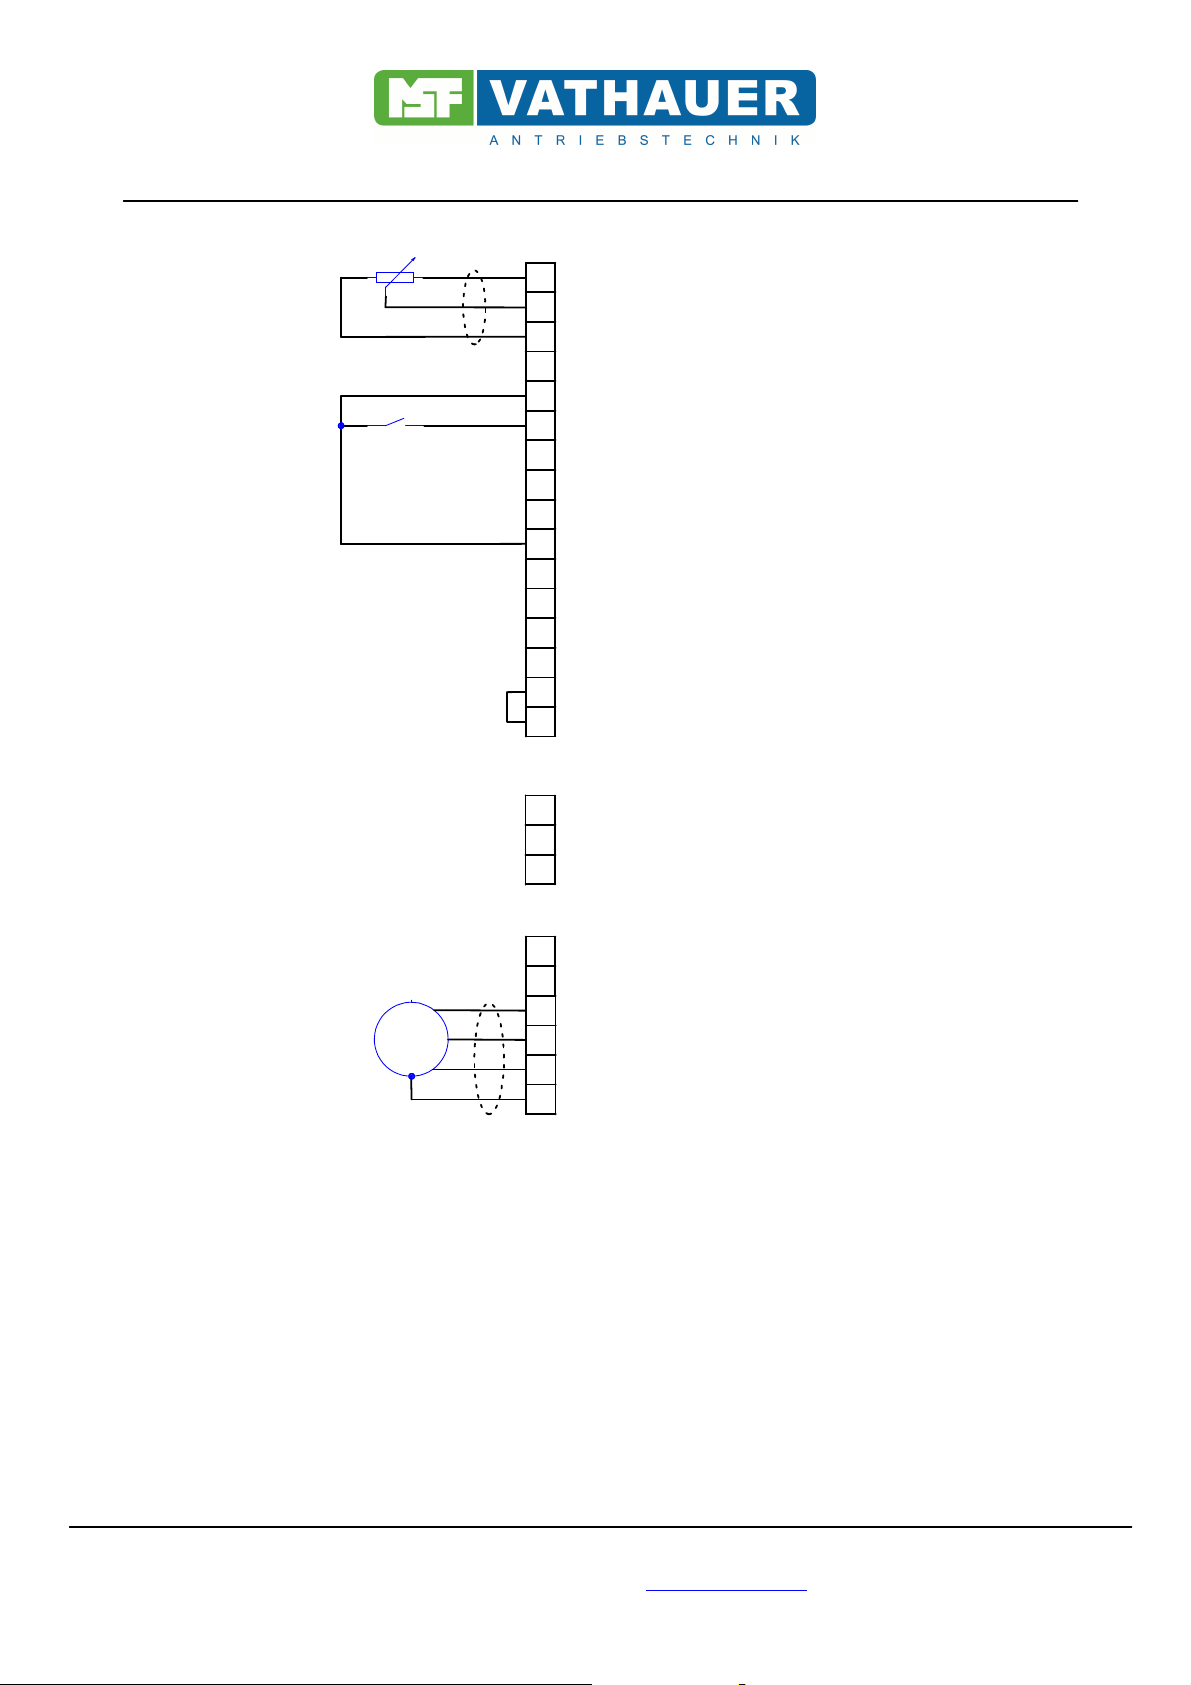
Die vorstehende Zeichnung veranschaulicht die minimal notwendige Klemmenbelegung der digitalen
Eingänge.
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 15 of 32
Page 16
Bedienungsanleitung Vector 54 1-phasig
6. Programmierbare Parametersätze
Nur Parametrierung des Antriebes stehen zwei voneinander unabhängige Parametersätze zur
Verfügung, bei denen die Hoch- und Tieflaufzeit sowie die Minimale und Maximale Drehfeldfrequenz
für den Links- und Rechtslauf getrennt einstellbar ist.
6.1. Hochlaufzeit
Zeit, in der der Motor, beginnend bei 0Hz,die vorher einzustellende maximalen Frequenz bei
sprungartiger Sollwertvorgabe erreichen würde. Eine Verlängerung der Hochlaufzeit erfolgt durch die
Verringerung der Rampensteilheit, eine Verkürzung erfolgt durch die Erhöhung der Rampensteilheit
(Hz/s).
Der Quotient aus Maximalfrequenz/ Hochlaufzeit ergibt die sogenannte Rampe. Diese bezeichnet die
Drehfeldfrequenzänderung pro Zeiteinheit. Eine „steile Rampe“ ist gleichbedeutend mit einer kurzen
Hochlaufzeit, eine „flache Rampe“ ist gleichbedeutend mit einer langen Hochlaufzeit. Die eingestellten
Hochlaufzeiten müssen immer auf den Anwendungsfall abgestimmt sein und den physikalischen
Gegebenheiten, die hieraus resultieren, Rechnung tragen. Insbesondere zu kurze Hochlaufzeiten
können zum Kippen des Motors oder zur Abschaltung des Umrichters durch Überstrom führen.
Großes Feingefühl bei der Wahl ausreichend langer Hochlaufzeiten ist auch beim Antrieb großer
Schwungmassen geboten.
Die Hochlaufzeiten sind für die Drehrichtungen links und rechts getrennt einstellbar.
6.2. Tieflaufzeit
Zeit, in der der Motor, beginnend bei der vorher einzustellenden maximalen Frequenz, bei
sprungartiger Sollwertvorgabe von 0Hz erreichen würde. Eine Verlängerung der Tieflaufzeit erfolgt
durch die Verringerung der Rampensteilheit, eine Verkürzung erfolgt durch die Erhöhung der
Rampensteilheit (Hz/s).
Im wesentlichen treffen die Erläuterungen, die im Abschnitt „Hochlaufzeit“ gemacht wurden, auch hier
zu.
Bei der Wahl zu kurzer Tieflauframpen (besonders in Verbindung mit großen Schwungmassen) kann
es zum Abschalten des Umrichters infolge Überspannung am Zwischenkreis kommen. Da die in
diesem Betriebszustand am Motor anliegende Drehfeldfrequenz geringer als die Frequenz der
Motorwelle ist, tritt eine Energierückspeisung (generatorischer Betrieb) ein, die eine unzulässige
Erhöhung der Zwischenkreisspannung im Umrichter zur Folge hat.
Falls der spezielle Anwendungsfall keine längeren Tieflaufzeiten zulässt, kann man durch Einsatz
eines Bremschopper die überhöhte Zwischenkreisspannung abbauen.
Der Bremschopper setzt die im generatorischen Betrieb erzeugte Energie in Wärme um.
Die Hochlaufzeiten sind für die Drehrichtungen links und rechts getrennt einstellbar.
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 16 of 32
Page 17
Bedienungsanleitung Vector 54 1-phasig
6.3. Schnellhalt
Zeit, in der der Motor, beginnend bei der vorher einzustellenden maximalen Frequenz, durch die
Wegnahme der Freigabe 0Hz erreichen würde.
Eine Verlängerung der Tieflaufzeit erfolgt durch die Verringerung der Rampensteilheit, eine
Verkürzung erfolgt durch die Erhöhung der Rampensteilheit (Hz/s).
Die Einstellung der Rampensteilheit erfolgt in den Parametersätzen 1 und 2.
6.4. Motornennfrequenz
Eingabe der Nennfrequenz des angeschlossenen Motors in Hz.
6.5. Minimale Drehfeldfrequenz
Vorher einzustellende Mindestdrehfeldfrequenz, die der Umrichter auch bei zu niedriger Vorgabe des
Sollwertes am Analogeingang nicht unterschreiten soll.
Die minimale Drehfeldfrequenz ist für die Drehrichtung links und rechts getrennt einstellbar.
Hinweis: Nur bei der Vorgabe „min. Frequenz = 0“ wird bei einer Sollwertvorgabe von
0Volt die Frequenz 0Hz erreicht. Bei Vorgabe von Frequenzen >0Hz kann die
Frequenz 0Hz nur durch STOP erreicht werden.
6.6. Maximale Drehfeldfrequenz
Vorher einzustellende Maximaldrehfeldfrequenz, die der Umrichter auch bei größtmöglicher
Sollwertvorgabe am Analogeingang (zulässiger Bereich: 0 bis 10V) nicht überschreiten soll.
Die maximale Drehfeldfrequenz ist für die Drehrichtung links und rechts getrennt einstellbar.
6.7. Digitaler Ausgang (Frequenz)
Einzustellende Drehfeldfrequenz, bei der der digitale Ausgang schalten soll. Diese Relaisfunktion wird
durch Vorgabe von Werten ungleich 0 aktiviert.
6.8. Digitaler Ausgang (Strom)
Einzustellende Stromhöhe, bei der der digitale Ausgang schalten soll. Zur Aktivierung dieser
Relaisfunktion muss der eingegebene Wert des Parameters „Digitaler Ausgang“ einen Wert größer
Null betragen.
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 17 of 32
Page 18
Bedienungsanleitung Vector 54 1-phasig
6.9. Statischer Boost
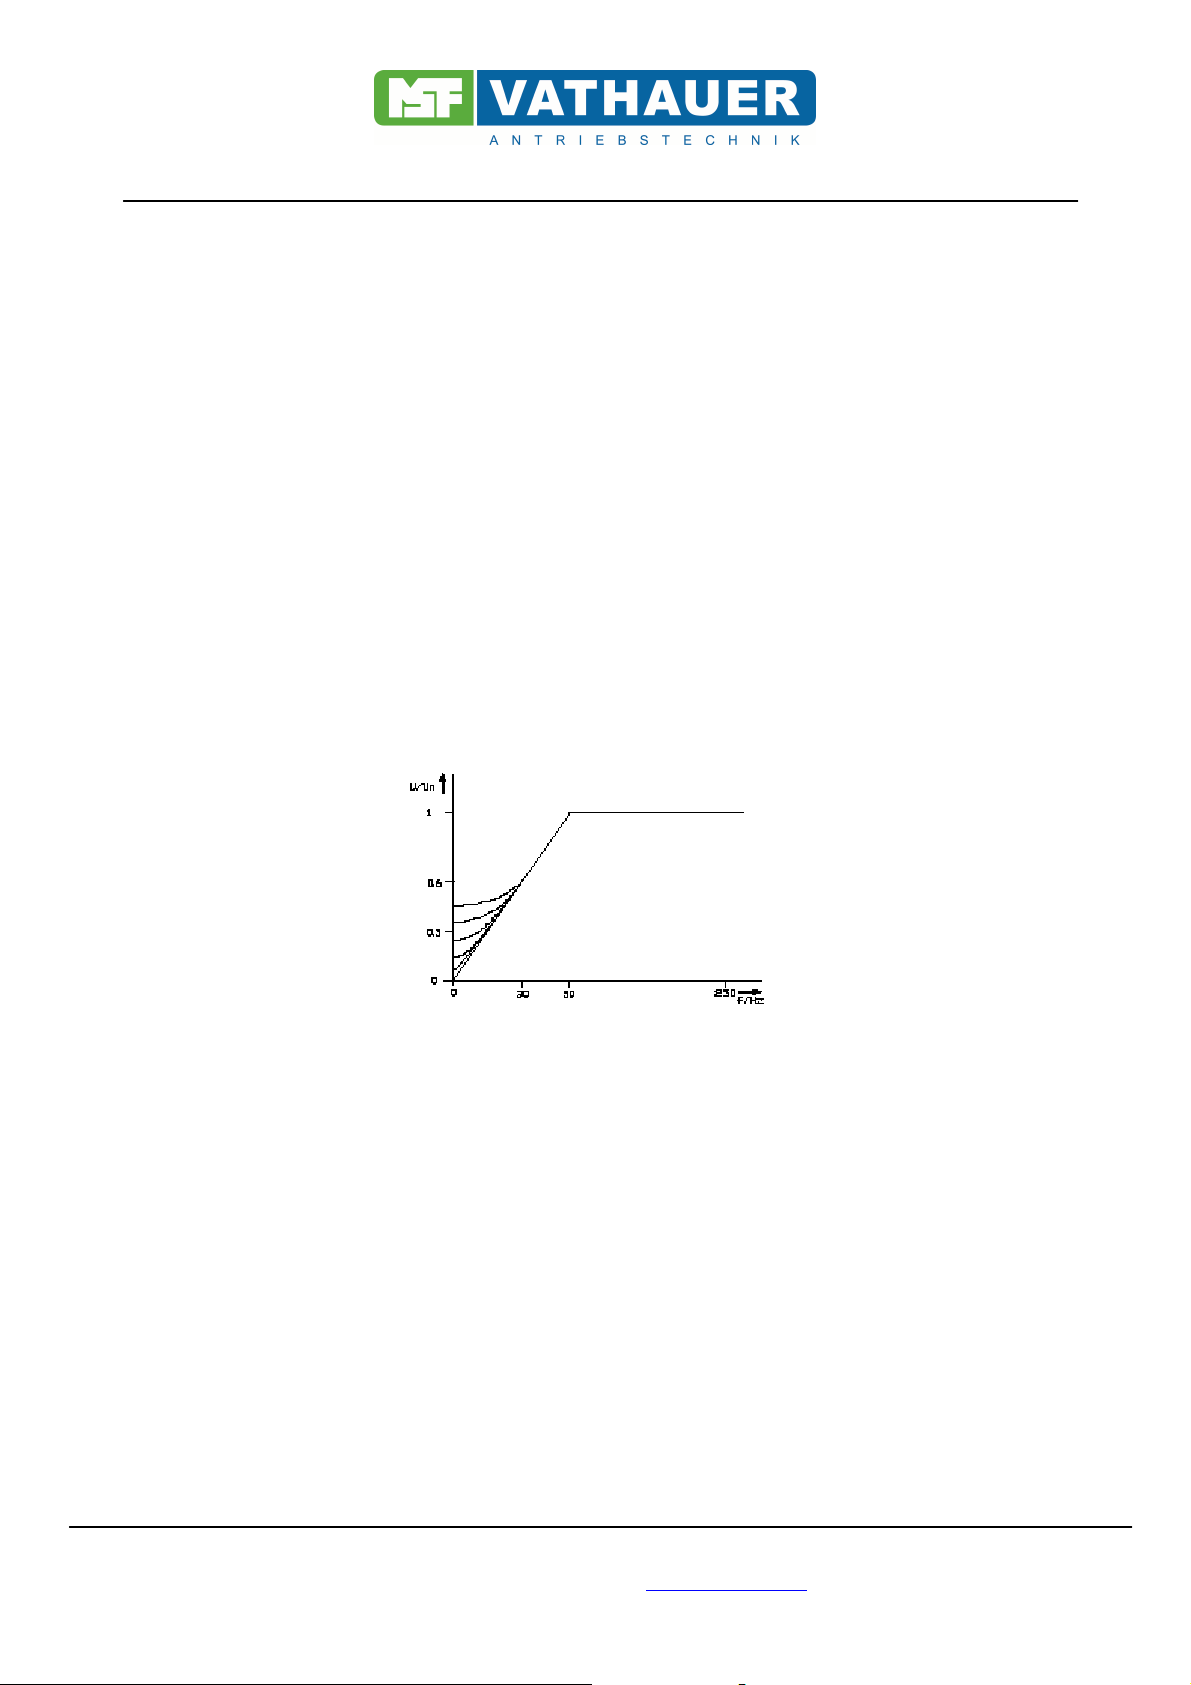
Von der linearen U/f- Kennlinie abweichende, in Prozent der Nennspannung angegebene
Spannungserhöhung zur Erhöhung des Anlaufmomentes bei niedrigen Drehfeldfrequenzen.
Im Bereich niedriger Drehzahlen erlangt der Kupferwiderstand der Ständerwicklung erhebliche
Bedeutung für die Betriebseigenschaft des Motors. Ohne Spannungskorrektur nimmt das Kippmoment
zu niedrigen Drehfeldfrequenzen hin stark ab. Bei langsamen Anfahren könnte es vorkommen, dass
der Motor infolge eines zu hohen aufzubringendes Losbrechmoments nicht anläuft.
Durch eine Spannungserhöhung, dem sogenannten Boost, wird das Anlaufmoment erhöht. Die Höhe
des Boostes wird in Prozent der Nennspannung bei 0Hz angegeben. Bei diesem Wert beginnend,
nimmt die Spannung mit steigender Frequenz stetig zu und nähert sich dabei der normalen (linearen)
U/f- Kennlinie: U/f= Konst.
Eine ständig vorhandene Spannungsanhebung wird „statischer Boost“ genannt. Der Bereich der
Spannungsanhebung erstreckt sich etwa bis zu einer Frequenz von 2/3 der Knickfrequenz. Damit sich
während des Hochlaufs beim Übergang vom Boost auf die Kennlinie : U/f = konst. Kein Sprung im
Drehmoment ergibt, enden alle Kennlinien des statischen Boost auf der U/f- Kennlinie.
Gute Anlaufmomente erreicht man mit einer Boost- Einstellung von 8%. Übertrieben hohe Werte
führen zu einer starken Erwärmung des Motors, die zur Zerstörung desselben durch Überhitzung
führen kann, besonders wenn kein Fremdlüfter am Motor Anwendung findet. Zu hoher Boost kann
auch zur Abschaltung des Umrichters durch Überstrom führen.
Bild 6.9.1 Normierte Ausgangsspannung als Funktion von Frequenz und Boost
6.10. Dynamischer Boost
Von der linearen U/f- Kennlinie abweichende, in Prozent der Nennspannung angegebene
„zeitbegrenzte“ Spannungsanhebung zur Erhöhung des Anlaufmomentes bei niedrigen
Drehfeldfrequenzen.
Der Einsatz des dynamischen Boost bewirkt eine auf ein Minimum begrenzte thermische Belastung
des Motors. Er addiert sich zu einem eventuell vorhandenen statischen Boost. Es gelten dieselben
Erläuterungen wie zum statischen Boost.
6.11. Zeit dynamischer Boost
Der dynamische Boost wird während des Hochlaufs beim Überschreiten von 1Hz für die eingestellte
Dauer aktiv.
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 18 of 32
Page 19
Bedienungsanleitung Vector 54 1-phasig
6.12. Gleichstrombremse
In Prozent der Nennspannung einzugebender Wert, der das Haltemoment des Motors (Moment im
Stillstand) bestimmt.
Hinweis: Trotz eines vom Motor aufgebrachten hohen Moments bei der Drehfeldfrequenz von
0Hz kann die Motorwelle durch ein von außen an der Welle angreifendes Moment
langsam gedreht werden, da es sich nicht um ein geregeltes System handelt.
6.13. Zeit der Gleichstrombremse
Zeitliche Dauer der Wirksamkeit der Gleichstrombremse.
Um eine thermische Überlastung des Motors zu verhindern ist die Gleichstrombremse auf maximal
25s beschränkt. Die Gleichstrombremse wird aktiviert beim Erreichen von 0Hz, sei es durch die
Vorgabe eines Sollwertes von 0V oder durch „Stop“. Falls während der Bremsung der Sollwert nicht
wieder erhöht wird oder „Start“ gegeben wird, bleibt die Gleichstrombremse für die gesamte
voreingestellte Zeit aktiv. Beim Reversieren wird die Gleichstrombremse nicht aktiviert.
6.14. Stromgrenze
Bei Überschreiten der in den jeweiligen Parametersätzen eingestellten Stromgrenze erfolgt die
Reduzierung der Drehfeldfrequenz bis auf einen Wert, bei dem der Motorstrom die eingestellte
Stromgrenze nicht mehr übersteigt. Die Reduzierung kann bis zu einer Drehfeldfrequenz von ca. 8Hz
erfolgen.
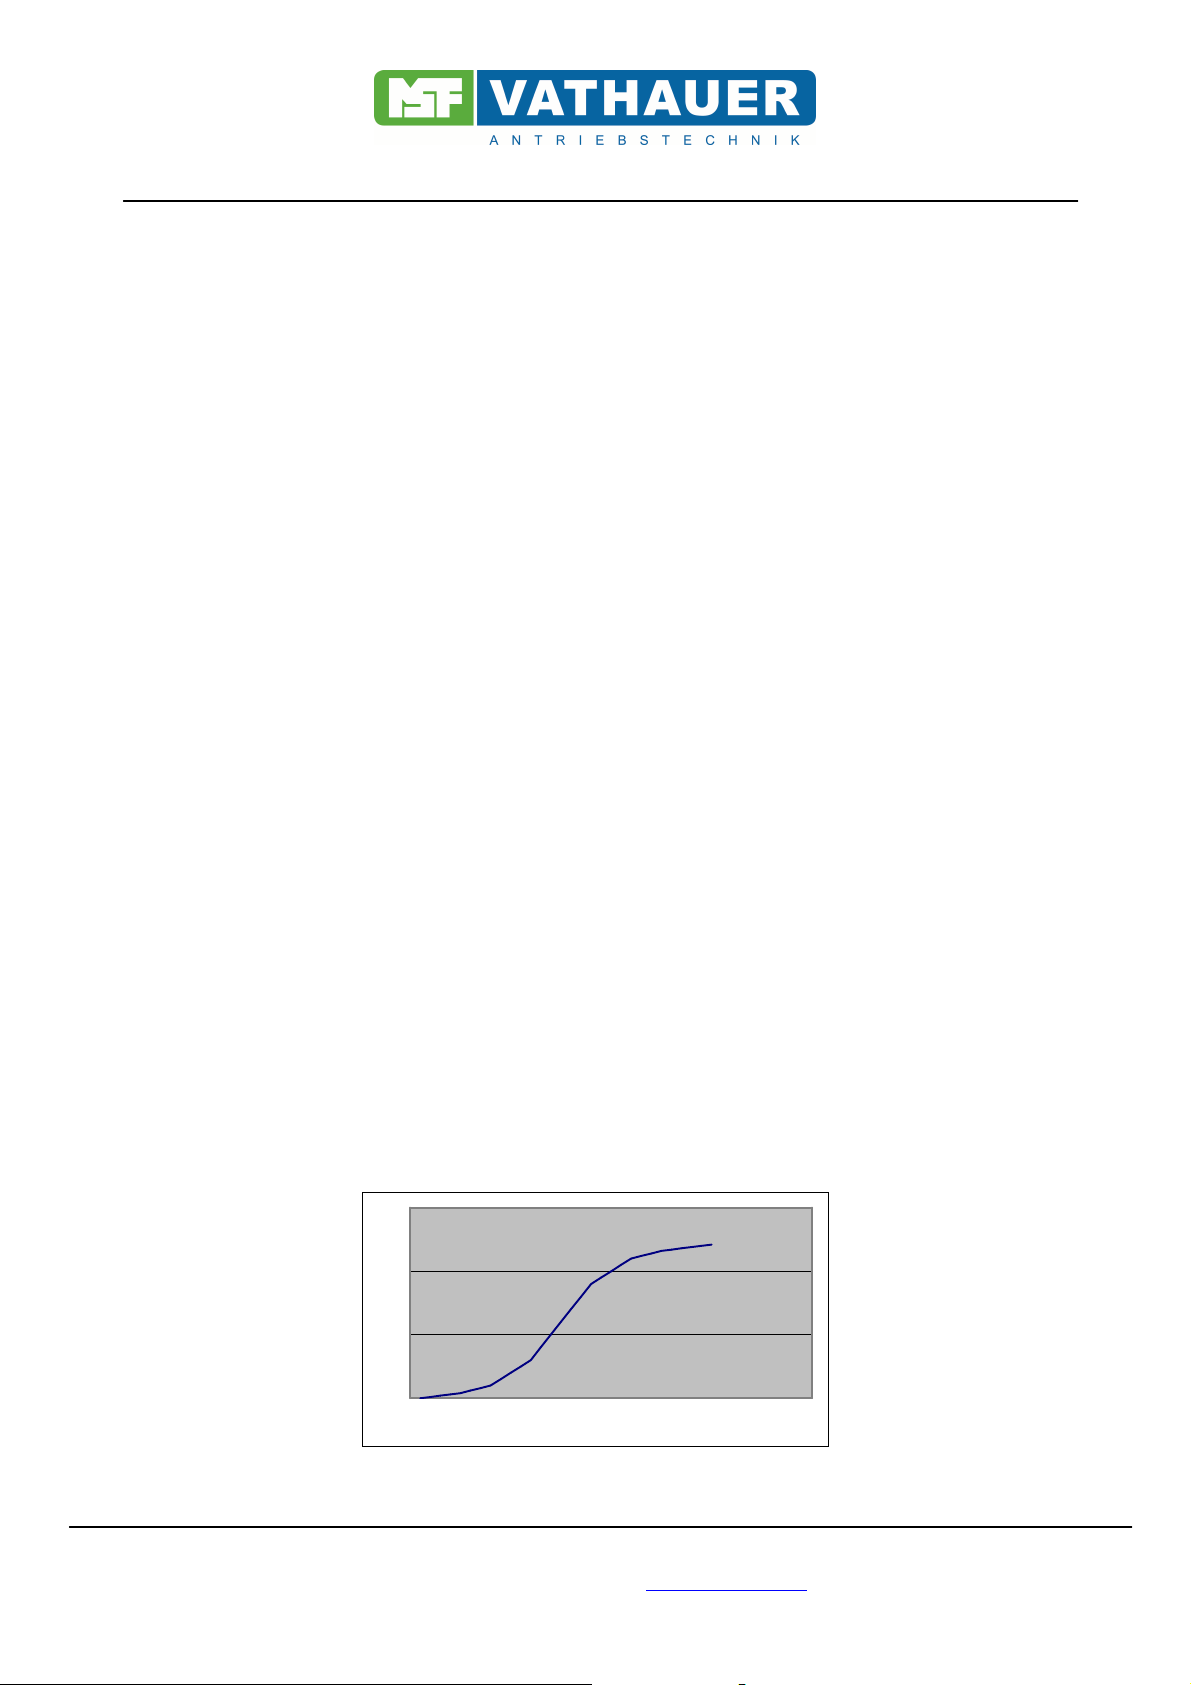
6.15. Rampenrundung
Bei Einschalten der Rampenrundung steigt und fällt die Drehfeldfrequenz nicht mehr linear. Sie folgt
vielmehr einer S-Rundung. Bei der Benutzung der Rampenrundung verlängert sich die Hoch- und
Tieflaufzeit um den Faktor 2.
Frequenz
Zeit
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 19 of 32
Page 20
Bedienungsanleitung Vector 54 1-phasig
7. Ein- und Ausgänge (I/O- Modul)
7.1. Digitale Eingänge
Die Klemmen 6,7,8, und 9 sind digitale Eingänge und sind mit folgenden Funktionen belegt:
Start Rechts
Start Links
Minimale Drehfeldfrequenz f
Parametersatzumschaltung 1- 2
min
7.2. Minimale Drehfeldfrequenz f
min
Bei aktiver Funktion wird unabhängig vom Sollwert die minimale Drehfeldfrequenz eingehalten.
7.3. Parametersatzumschaltung 1- 2
Der aktuelle Parametersatz wird durch die Beschaltung des Digitaleingangs ausgewählt. Ein durch die
Beschaltung des entsprechenden Eingangs gewünschter Parametersatz wird Online übernommen.
7.4. Start Rechtslauf
Die Aktivierung dieser Funktion führt zum Hochlauf des Motors mit der eingestellten Hochlaufzeit im
gewählten Parametersatz bis zum Erreichen des Sollwertes mit der genannten Drehrichtung.
Die Inaktivierung bewirkt bei inaktiver „Start Linkslauf Funktion“ den Tieflauf mit der eingestellten
Rampe des gewählten Parametersatzes bis zum Stillstand. Ist die Rampe des entsprechenden
Parametersatzes ausgeschaltet, wird die Welle sofort freigegeben.
7.5. Start Linkslauf
Siehe Start Rechtslauf mit entgegengesetzter Drehrichtung. Bei zusätzlicher Aktivierung von Start
Rechts, hat Start Rechts Vorrang und es erfolgt ein Reversiervorgang.
7.6. Freigabe
Aktivieren des Einganges bewirkt eine Initialisierung der Steuerung und des Leistungsteils des
Umrichters, an deren Ende die Betriebsbereitschaft des Gerätes steht. Das Offnen des Einganges
bewirkt eine sofortige Auslösung der Schnellhaltfunktion, deren Tieflaufzeit in den Parametersätzen
eingestellt ist.
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 20 of 32
Page 21
Bedienungsanleitung Vector 54 1-phasig
7.7. Analoger Ausgang
Der analoge Ausgang kann mit verschiedenen Funktionen, wie z.B. der Drehfeldfrequenz in 1/10 Hz
(Adresse 38), beschaltet werden. Die gesamte Liste der Funktionen des Analogausgangs ist im
Anhang zu finden.
7.8. Analoger Ausgang Offset
Mit dieser Funktion kann die Ausgangsspannung des Analogausgangs vom Nullpunkt verschoben
werden.
7.9. Analoger Ausgang Faktor
Mit dieser Funktion kann die Ausgangsspannung um einen einstellbaren Faktor gespreizt werden.
7.10. Digitaler Ausgang
Der digitale Ausgang kann mit den folgenden Funktionen beaufschlagt werden:
0) Sammelstörmeldung
1) Überspannung 2 (am Zwischenkreis)
2) Unterspannung (am Zwischenkreis)
3) Fehler am Leistungsteil
4) Sollwert = Istwert
5) Drehfeld rechtsherum
6) Multi- Funktion (Frequenz)
7) Übertemperatur Umrichter
8) FU Betriebsbereit
9) Motor dreht (Nullüberwachung)
10) PTC- Übertemperatur (Motor)
11) Multifunktion (Strom) inkl. Strombegrenzung
12) Parametersatz 1 oder 2 aktiv
13) Gleichstrombremse aktiv
14) Pulsausgang
8. Reglerwerte
8.1. Betriebsart
Es bestehlt die Wahl zwischen der linearen U/f- Kennlinie (Ausgangsspannung proportional zur
Drehfeldfrequenz) und der quadratischen U/f- Kennlinie („Lüfterkennlinie“ mit quadratisch zur
Drehfeldfrequenz steigender Ausgangsspannung), wobei der Bezugspunkt die Knickfrequenz ist.
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 21 of 32
Page 22
Bedienungsanleitung Vector 54 1-phasig
Als dritte Auswahlmöglichkeit besteht die Möglichkeit der Vectorregelung.
8.2. Motornennstrom
Eingabe des auf dem Typenschild des angeschlossenen Drehstrommotors angegebenen
Motornennstrom.
8.3. Motor Cos ϕϕϕϕ
Eingabe des auf dem Typenschild des angeschlossenen Drehstrommotors angegebenen
Leistungsfaktor Cos. ϕ.
8.4. P- Anteil
Einstellung des P- Anteils des PI- Reglers.
8.5. I- Anteil
Einstellung des I- Anteils des PI- Reglers
Hinweis: Um eine korrekte Funktion des Frequenzumrichters sicherzustellen muss der
Motornennstrom, der Leistungsfaktor Cos ϕ und die Motornennfrequenz dem auf dem
Typenschild des angeschlossenen Motors entsprechen!
9. Einstellungen
9.1. Taktfrequenz
Frequenz, mit der der Wechselrichter des Leistungsteil getaktet wird.
Folgende Werte sind möglich: 2, 4, 8 und 16kHz.
Hinweis: Mit Ausnahme der 16kHz macht sich die Taktfrequenz als mehr oder weniger lautes
Nebengeräusch bemerkbar. Je niedriger die Taktfrequenz ist, desto niedriger ist der
Schaltverlust im Leistungsteil und damit die Erwärmung des Umrichters. Beste
Motorlaufeigenschaften werden ab einer Taktfrequenz von 2kHz erreicht.
Die Taktfrequenz von 16kHz sollte wegen der starken Erwärmung des Umrichters nur
in Ausnahmefällen genutzt werden. Wird diese gewählt, so ist für eine ausreichende
Belüftung des Umrichters zu sorgen. Eventuell ist eine Leistungsreduzierung
vorzunehmen.
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 22 of 32
Page 23
Bedienungsanleitung Vector 54 1-phasig
9.2. Art der Sollwertvorgabe
Die Sollwertvorgabe kann wahlweise erfolgen durch die Vorgabe folgender Parameter:
• Einer Leitspannung von 0-10V, 10-0V, +10- -10V, -10- +10V, 2-10V, 10-2V, 5-10V, 10-5V.
• Eines eingeprägten Stromes von 0-20mA, 20-0mA, 4-20mA, 20-4mA.
• Mittels PC über die Schnittstelle.
• Mittels dem Bediendisplay.
Neben der Menüeinstellung der Sollwertvorgabe muss die Einstellung zusätzlich mittels des DIPSchalters auf dem I/O- Modul nach der folgenden Tabelle eingestellt werden.
Art des Sollwert
S2 S3 S4 S5
S1
0...10V On Off Off On Off
-10...+10V Off On Off On Off
0...20mA On Off On On Off
4...20mA On Off On On Off
0-100kHz Off Off Off Off On
Egal welche Sollwertvorgabe gewählt wird, der Sollwerteingang des Umrichters muss beschaltet
werden!
9.3. Sollwertoffset
Vorgabe eines Offset um z.B. Störeinflüsse zu kompensieren.
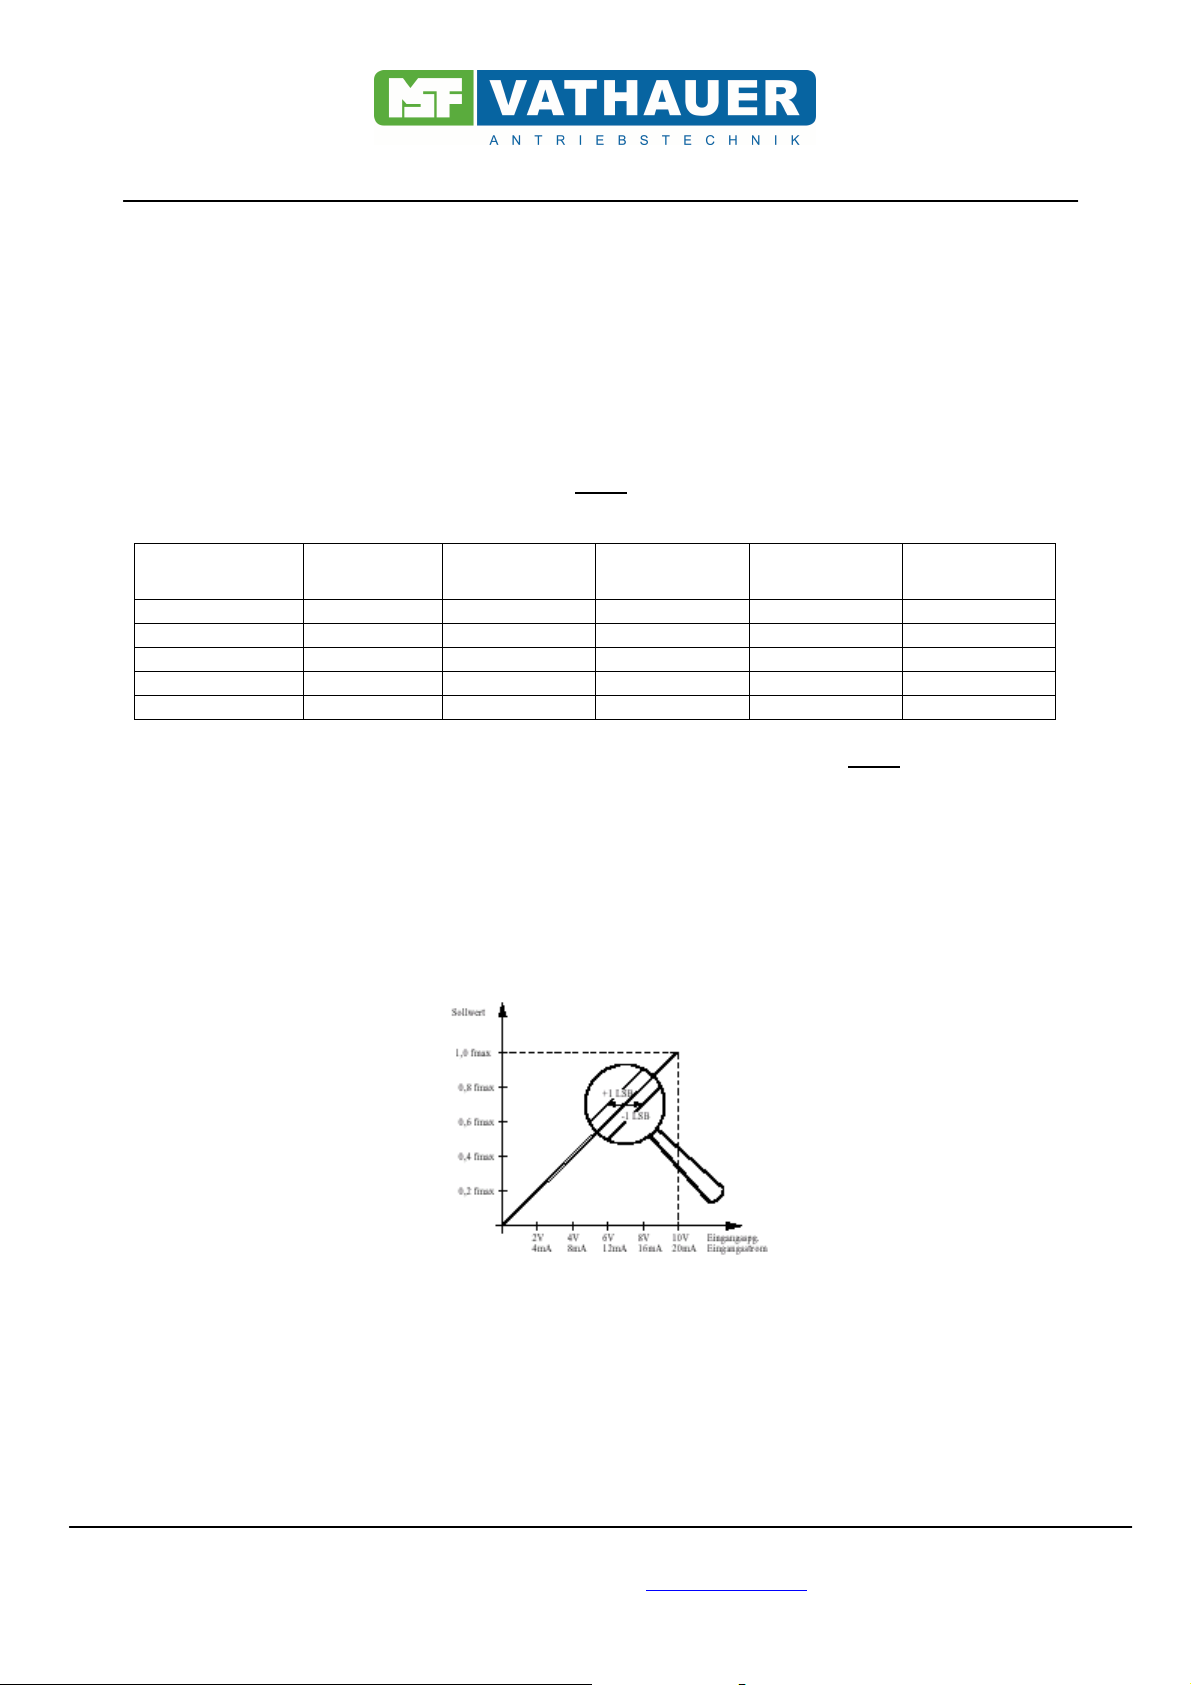
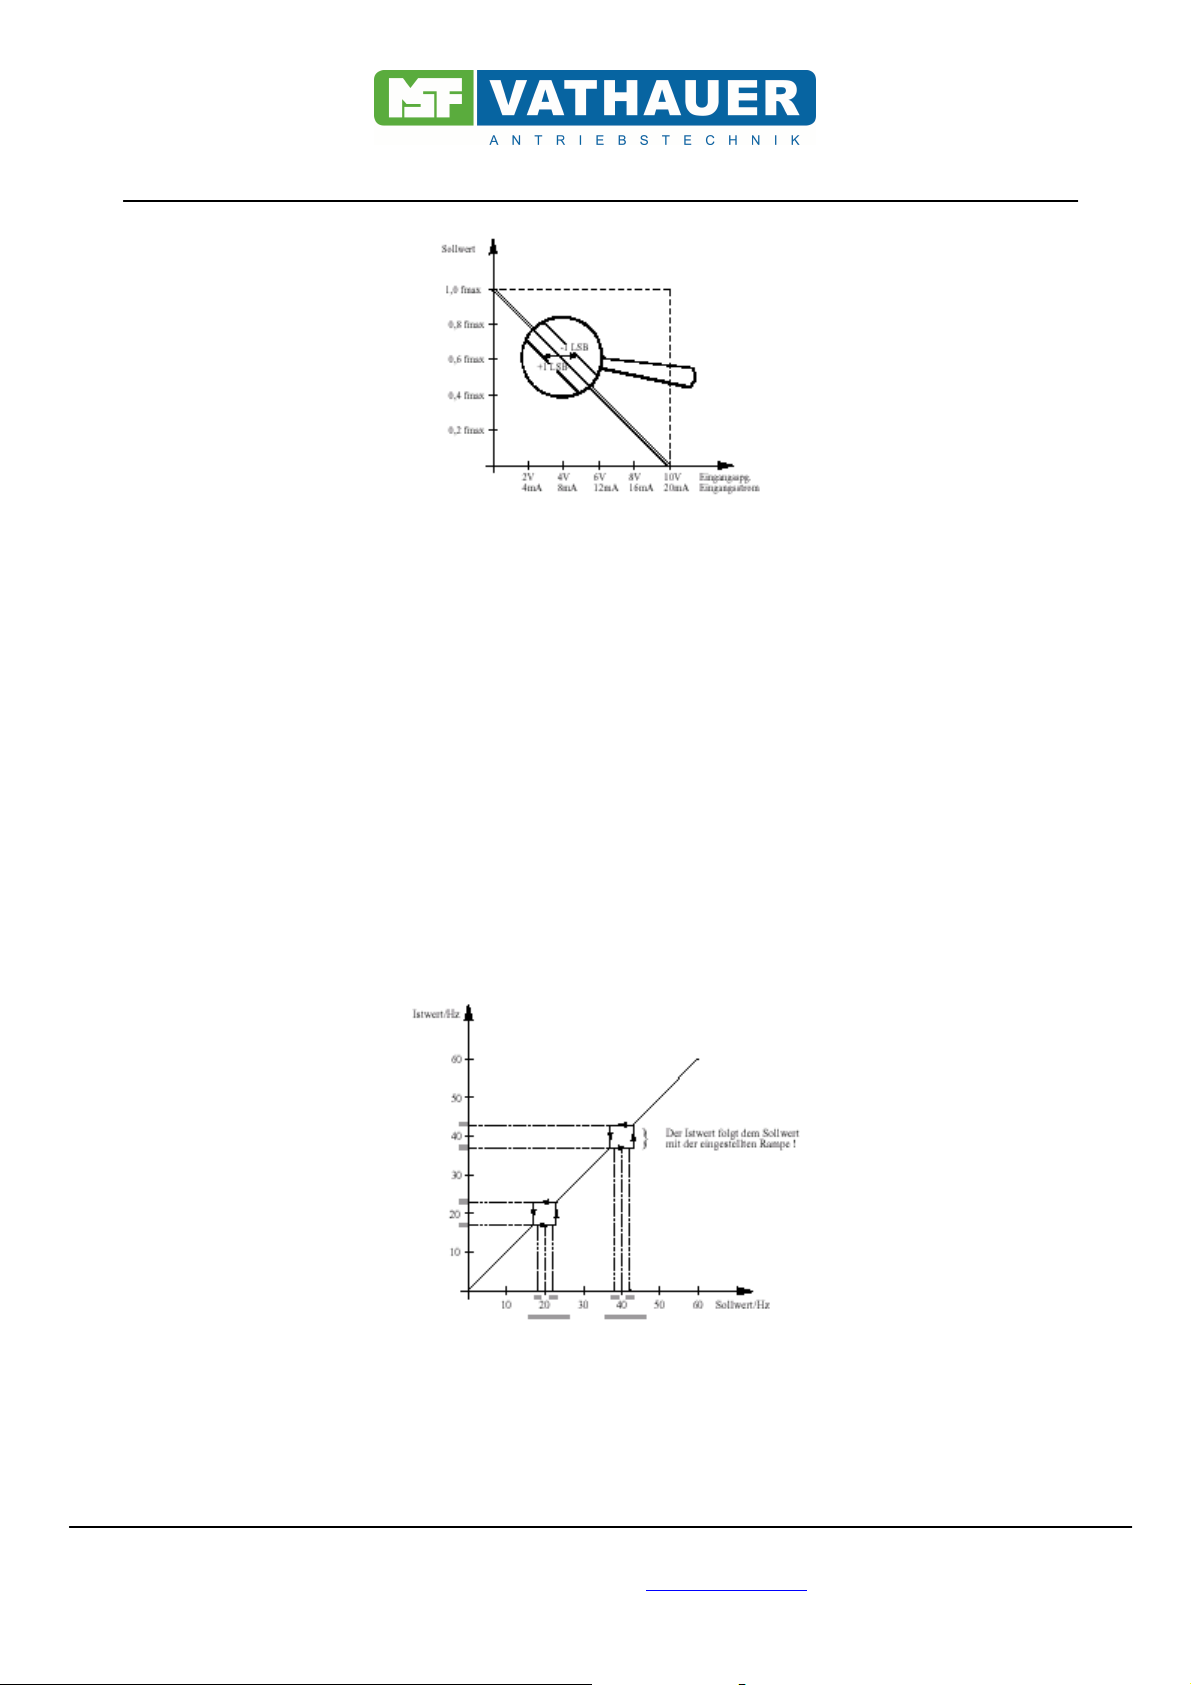
In den folgenden zwei Diagrammen wird gezeigt, wie die Ursprungskennlinie mittels positivem oder
negativem Offset beeinflusst wird.
Die Einstellung des Sollwertoffset erfolgt in Schritten von 0,1Hz.
Bild 9.3.1 Sollwert- Offset bei 0-10V, 0-20mA Sollwertvorgabe
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 23 of 32
Page 24
Bedienungsanleitung Vector 54 1-phasig
Bild 9.3.2 Sollwert- Offset bei 10-0V, 20-0mA Sollwertvorgabe
9.4. Sollwerthysterese
Die Sollwerthysterese dient zur Stabilisierung der vorgegebenen Drehfeldfrequenz.
9.5. Ausblendfrequenz, Bereich der Ausblendfrequenz
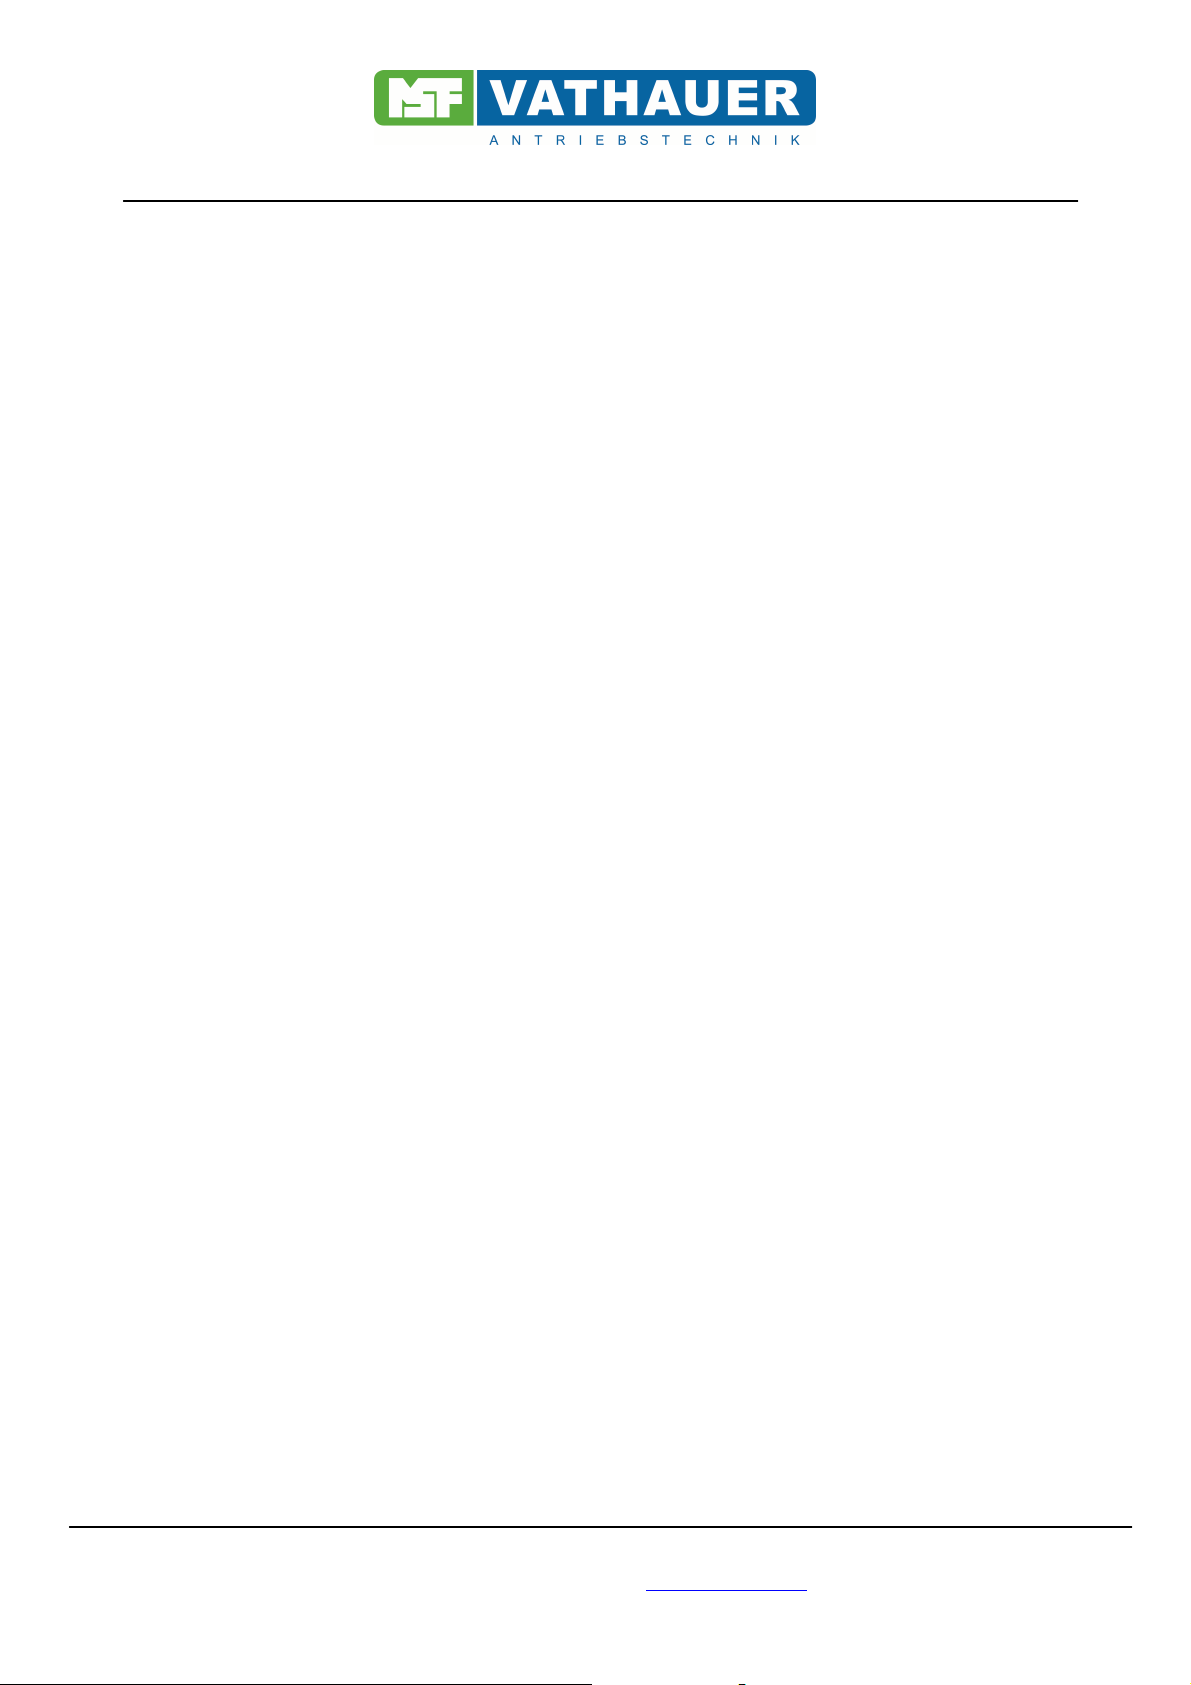
Um Resonanzerscheinungen in Antriebssystemen zu unterdrücken kann ein Frequenzbereich definiert
werden, in denen kein stationärer Betrieb möglich ist. Die Festlegung eines Frequenzbereiches erfolgt
mittels der Programmierung einer Ausblendfrequenz von +- 2Hz. Eine Sollwertvorgabe innerhalb
dieses Bereiches führt gemäß dem nachstehenden Diagramm zu einem Istwert oberhalb bzw.
unterhalb der Grenzfrequenz.
Bild 9.5.1 Drehfeldfrequenz bei Verwendung der Ausblendfrequenz
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 24 of 32
Page 25
Bedienungsanleitung Vector 54 1-phasig
9.6. I²t- Strom
Die I²t- Funktion dient der Vermeidung einer thermischen Überlastung des Motors bzw. der
Vermeidung des Betriebes des Motors über längere Dauer in einem ungewollten Betriebszustand (z.B.
Blockieren der Welle). Zu diesem Zweck wird der Strom eingegeben, der oberhalb des normalen
Betriebszustandes liegt. Um ein Abschalten des Umrichters bei kurzzeitigen Stromspitzen zu
vermeiden, muss eine dementsprechend lange Zeit eingegeben werden.
9.7. Ansteuerung
Unter diesem Menüpunkt wird die Einstellung vorgenommen, ob der Frequenzumrichter über das
Eingabemodul (I/O- Modul) oder über das Bediendisplay gesteuert wird.
9.8. Werkseinstellung
Die Aktivierung der Werkseinstellung erfolgt mittels Anwahl über das Bediendisplay und bewirkt das
Überschreiben aller Parameter mit werksmäßig vorgegebenen Werten.
10. Betriebswerte
Der Menüpunkt „Betriebswerte“ ermöglicht eine Betriebs- und Statusabfrage der folgenden
einsehbaren Meldungen:
Der Menüpunkt „Betriebswerte“ ermöglicht eine Betriebs- und Statusabfrage der folgenden
einsehbaren Meldungen:
Betriebswert Einheit Erläuterung
Sollwert Hz Momentaner Sollwert der Drehfeldfrequenz.
Istwert Hz Momentaner Istwert der Drehfeldfrequenz.
Umrichtertemperatur °C Momentane Temperatur des Umrichters
Strom A Momentaner Wirkstrom im Zwischenkreis.
ZK- Spannung V Momentane Spannung am Zwischenkreis.
Softwareversion Umrichter - Software- Versionsnummer des Frequenzumrichters.
Softwareversion Display - Software- Versionsnummer des Bediendisplays.
11. Applikationshinweise
11.1. Dynamische Bremsung mit einem Bremschopper
Der integrierte Bremschopper mit integriertem Bremswiderstand ermöglicht eine dynamische
Bremsung von großen Massen, ohne ein Abschalten des Umrichters auszulösen. Beim Abbremsen
einer Schwungmasse mit relativ kurzer Tieflaufzeit (Bremszeit) wirkt die Massenträgheit des gesamten
Antriebs als generatorisches Moment.
Dieser Bremsbetrieb ist gleichbedeutend mit einer Energierückspeisung des Antriebs. Das hat zur
Folge, dass die Zwischenkreisspannung bis zum Erreichen der Überspannungsabschaltung ansteigt.
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 25 of 32
Page 26
Bedienungsanleitung Vector 54 1-phasig
Wird die Bremsenergie in einem Widerstand in Wärme umgesetzt, kann ein Abschalten verhindert
werden.
Der Bremschopper vergleicht die Zwischenkreisspannung mit einer Referenzspannung, die unterhalb
des Überspannungsabschaltpegels liegt. Die Überschreitung der Referenzspannung führt zum
Einschalten eines Leistungstransistors, der den Bremswiderstand an die Zwischenkreisspannung
schaltet. Dadurch wird die vom Motor gelieferte Energie in Wärme umgesetzt.
In Abhängigkeit von der Einschaltdauer (ED) der Bremswiderstände kann die Bremsleistung
berechnet werden. Somit besteht die Möglichkeit einer individuellen Anpassung des Bremschoppers
an den Antrieb.
Empfehlung für die Auswahl von Bremswiderständen
Vector 54 1phasig
090
120
180
250
370
550
750
Die eingesetzten Widerstände müssen für den Strom und die Spitzenleistung geeignet sein. Die
Spannungsfestigkeit der Widerstände muss 1000V betragen.
Die erforderliche mittlere Bremsleistung errechnet sich aus der Spitzenleistung und der Einschaltdauer
des Choppers.
Nennleistung (W)= Einschaltdauer ED (s) * Spitzenleistung (W)
In der Praxis hat sich gezeigt das für die meisten Anwendungen Widerstände mit einer NennDauerleistung von 60W ausreichend sind.
Widerstand Spitzenleistung I
100Ω
100Ω
100Ω
100Ω
100Ω
100Ω
100Ω
1kW 2,5A
1kW 2,5A
1kW 2,5A
1kW 2,5A
1kW 2,5A
1kW 2,5A
1kW 2,5A
Zykluszeit (s)
max
11.2. Motorschutz
Bei Umrichterspeisung von Drehstromasynchron- Normmotoren ergeben sich, trotz hochwertigster
Sinusmodulation, Zusatzverluste im Motor, die schon bei der Nenndrehzahl eine
Leistungsabminderung erfordern, deren Ausmaß im wesentlichen von der Ausnutzung der
Temperaturgrenzen des Motors abhängt.
Bei Antrieben mit quadratischem Gegenmoment (z.B. Lüfter) und 50Hz als maximale
Drehfeldfrequenz liegt die Abminderung in der Regel bei 0- 10%.
Bei Antrieben mit konstantem Gegenmoment (Kompressoren, Förderbänder usw.) ist die
Abminderung in Abhängigkeit vom Verstellbereich entsprechend größer zu wählen.
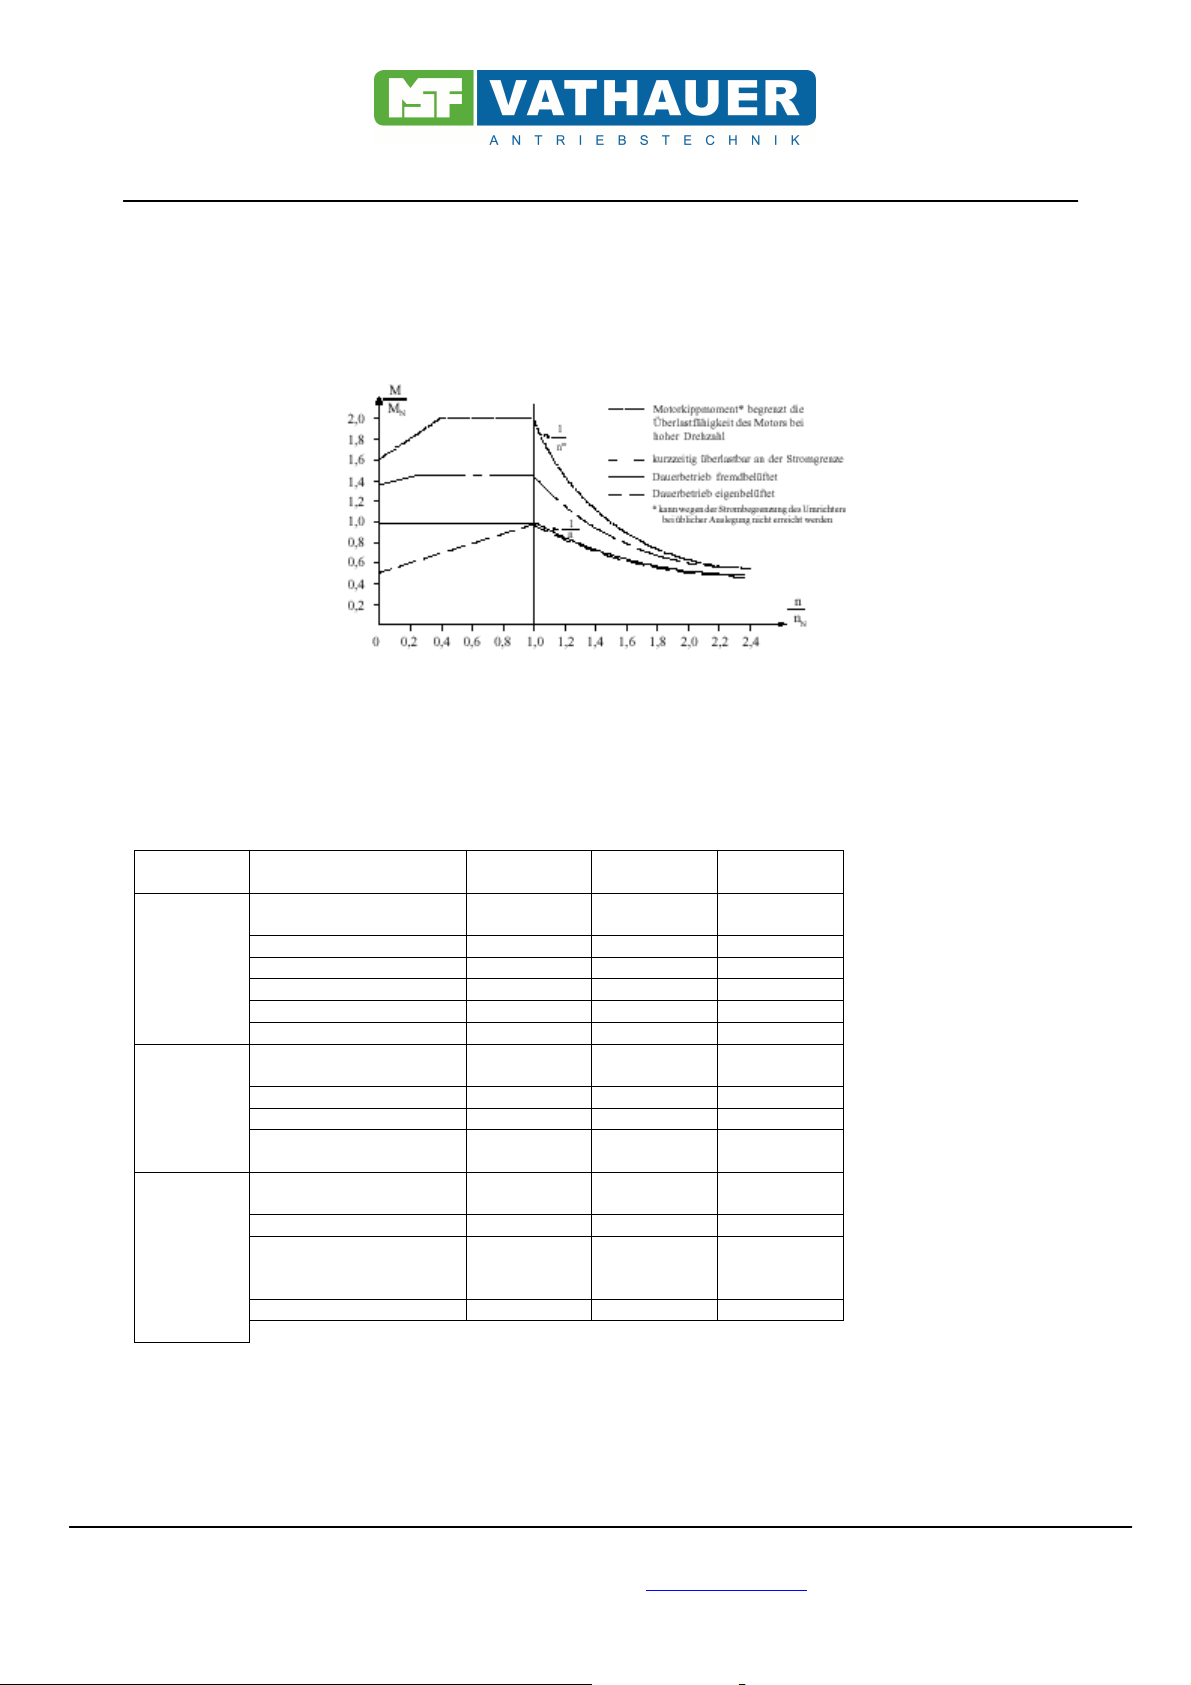
Um einen sicheren Betrieb eines Motors zu gewährleisten, muss das stationäre Lastmoment im
Verstellbereich unterhalb der Dauerbetriebskennlinie des Motors liegen. Während des Betriebes und
des Anlaufens ist der Antrieb kurzzeitig in der Lage, Drehmomente entsprechend der
Strombegrenzung des Umrichters abzugeben. Das maximale Drehmoment unterhalb von 10Hz wird
im wesentlichen von der Einstellung der Spannungsanhebung (statischer Boost) bestimmt. Ein
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 26 of 32
Page 27
Bedienungsanleitung Vector 54 1-phasig
Dauerbetrieb im unteren Drehfeldfrequenzbereich (bis 15Hz) kann bei einer überhöhten BoostEinstellung zur Überhitzung des Motors führen.
Ein umfassender thermischer Schutz des eigenbelüfteten Motors ist mittels im Motor eingebauter
Temperaturfühler (z.B. Kaltleiter oder Bimetallschalter) erreichbar.
Für Drehzahlen oberhalb 120% der Nenndrehzahl ist die Eignung des Motors zu prüfen.
Bild 11.2.1 Betriebskennlinien einer frequenzgesteuerten Asynchronmaschine
12. Technische Daten
12.1. Elektrische Daten
Typ Vector 54
370
Ausgang
Motorseitig
Max. Motorleistung 0,37 kW 0,55 kW 0,75 kW
Ausgangsnennstrom 2,2 A 3,4 A 4 A
Max. Ausgangsspannung 3 x 230 V 3 x 230 V 3 x 230 V
Ausgangsfrequenz 0-400 Hz 0-400 Hz 0-400 Hz
Netz- / Motordrossel Intern Intern Intern
Eingang
Netzseitig
Netzfilter Intern Intern Intern
Netzfrequenz 50 / 60 Hz 50 / 60 Hz 50 / 60 Hz
Absicherung
Allgemeine
Daten
Umgebungstemperatur 0 – 40 °C 0 – 40 °C 0 – 40 °C
Luftfeuchtigkeit 20 – 90 % rel.
Verlustleistung Ca. 35 W Ca. 40 W Ca. 45 W
Leistungsreduzierung bei 16 kHz: Aufstellhöhe über 3000m 1% pro 100m
Ausgangsgeräteleistung 0,85 kVA 1,3 kVA 1,6 kVA
Nennspannung
(kein Motorschutz)
Schutzart IP 54 IP 54 IP 54
230 V ± 10 % 230 V ± 10 % 230 V ± 10 %
6 A T 8 A T 8 A T
Nicht
betauend
Hinweis zum Netzfilter und FI- Schutzschalter:
Die durch das Netzfilter bedingten Ableitströme können zur Auslösung des FehlerstromSchutzschalters führen.
Vector 54
550
20 – 90 % rel.
Nicht
betauend
Vector 54
750
20 – 90 % rel.
Nicht
betauend
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 27 of 32
Page 28
Bedienungsanleitung Vector 54 1-phasig
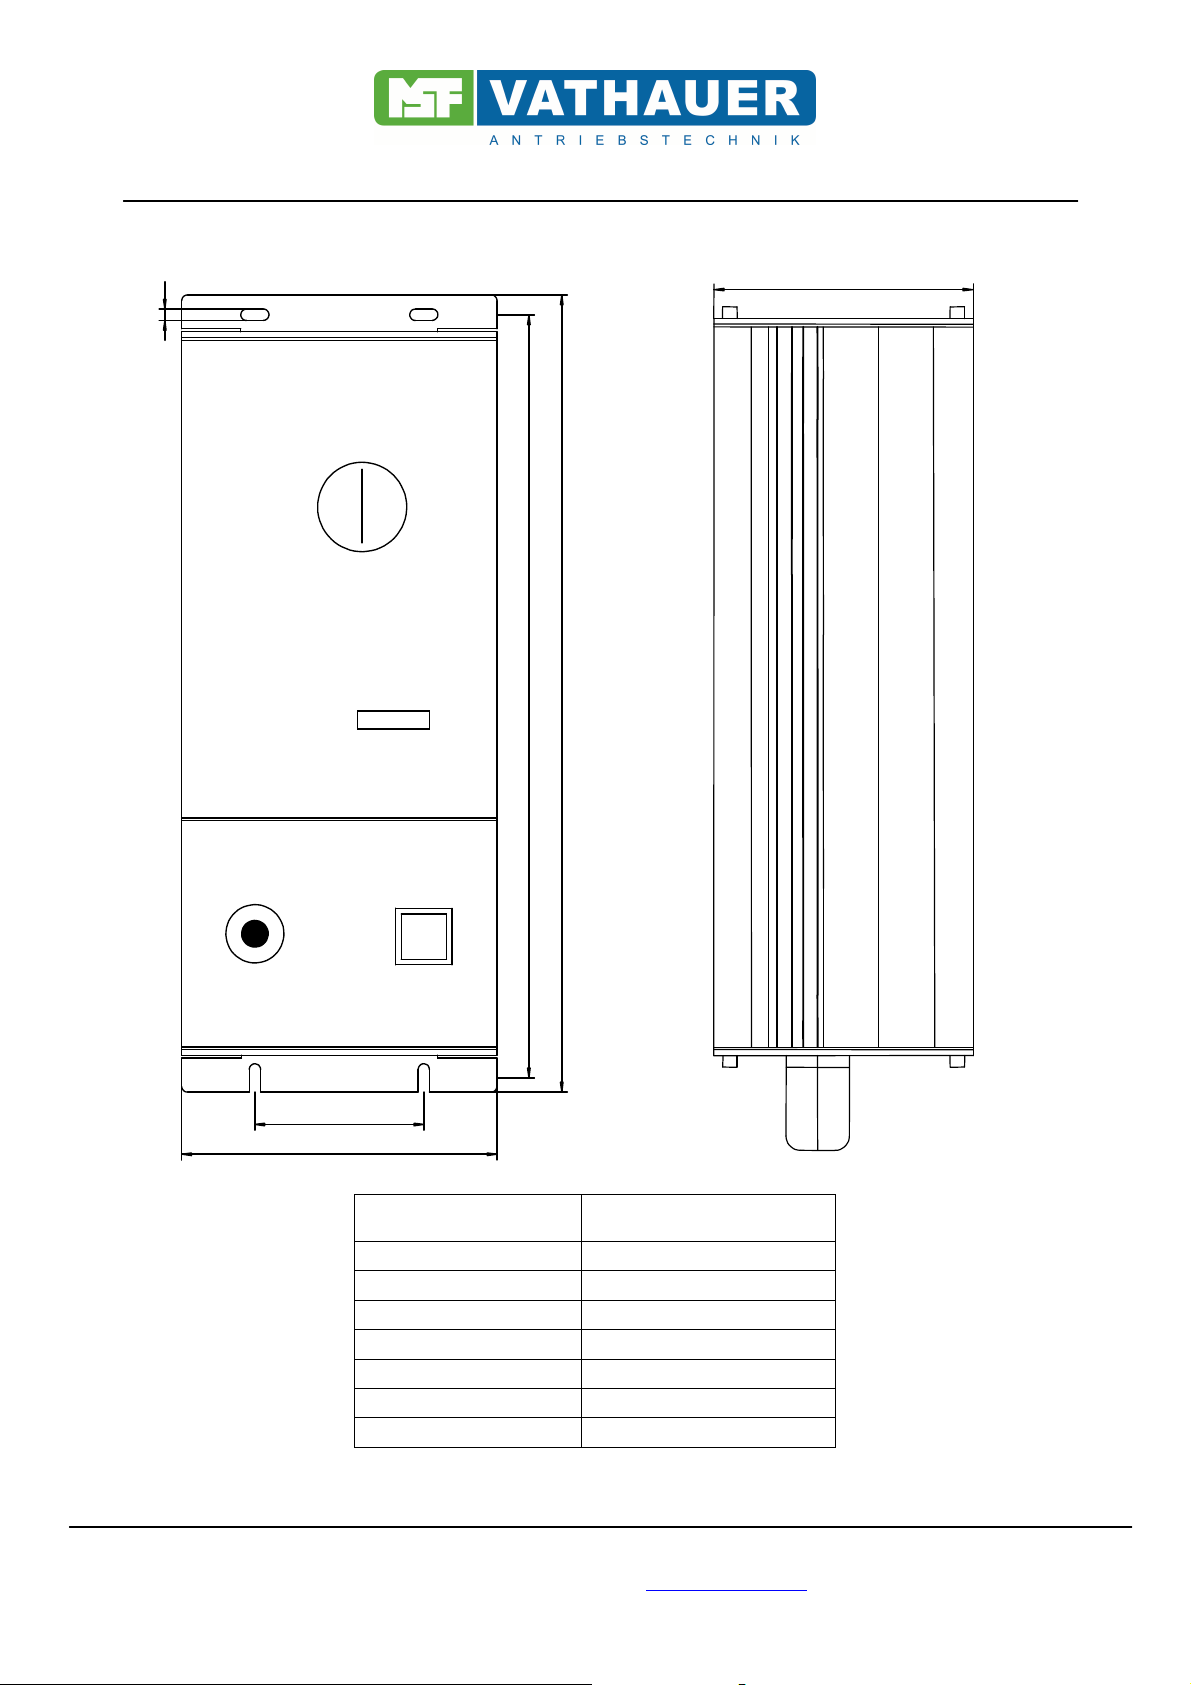
12.2. Abmessung
F
C
B
D
1
0
A
E
Abmessung
A 65 mm
B 290 mm
C 312 mm
D 90 mm
E 112 mm
F 5 mm
Vector 54
0,37 kW – 0,75 kW
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 28 of 32
Page 29
Bedienungsanleitung Vector 54 1-phasig
13. Anhang
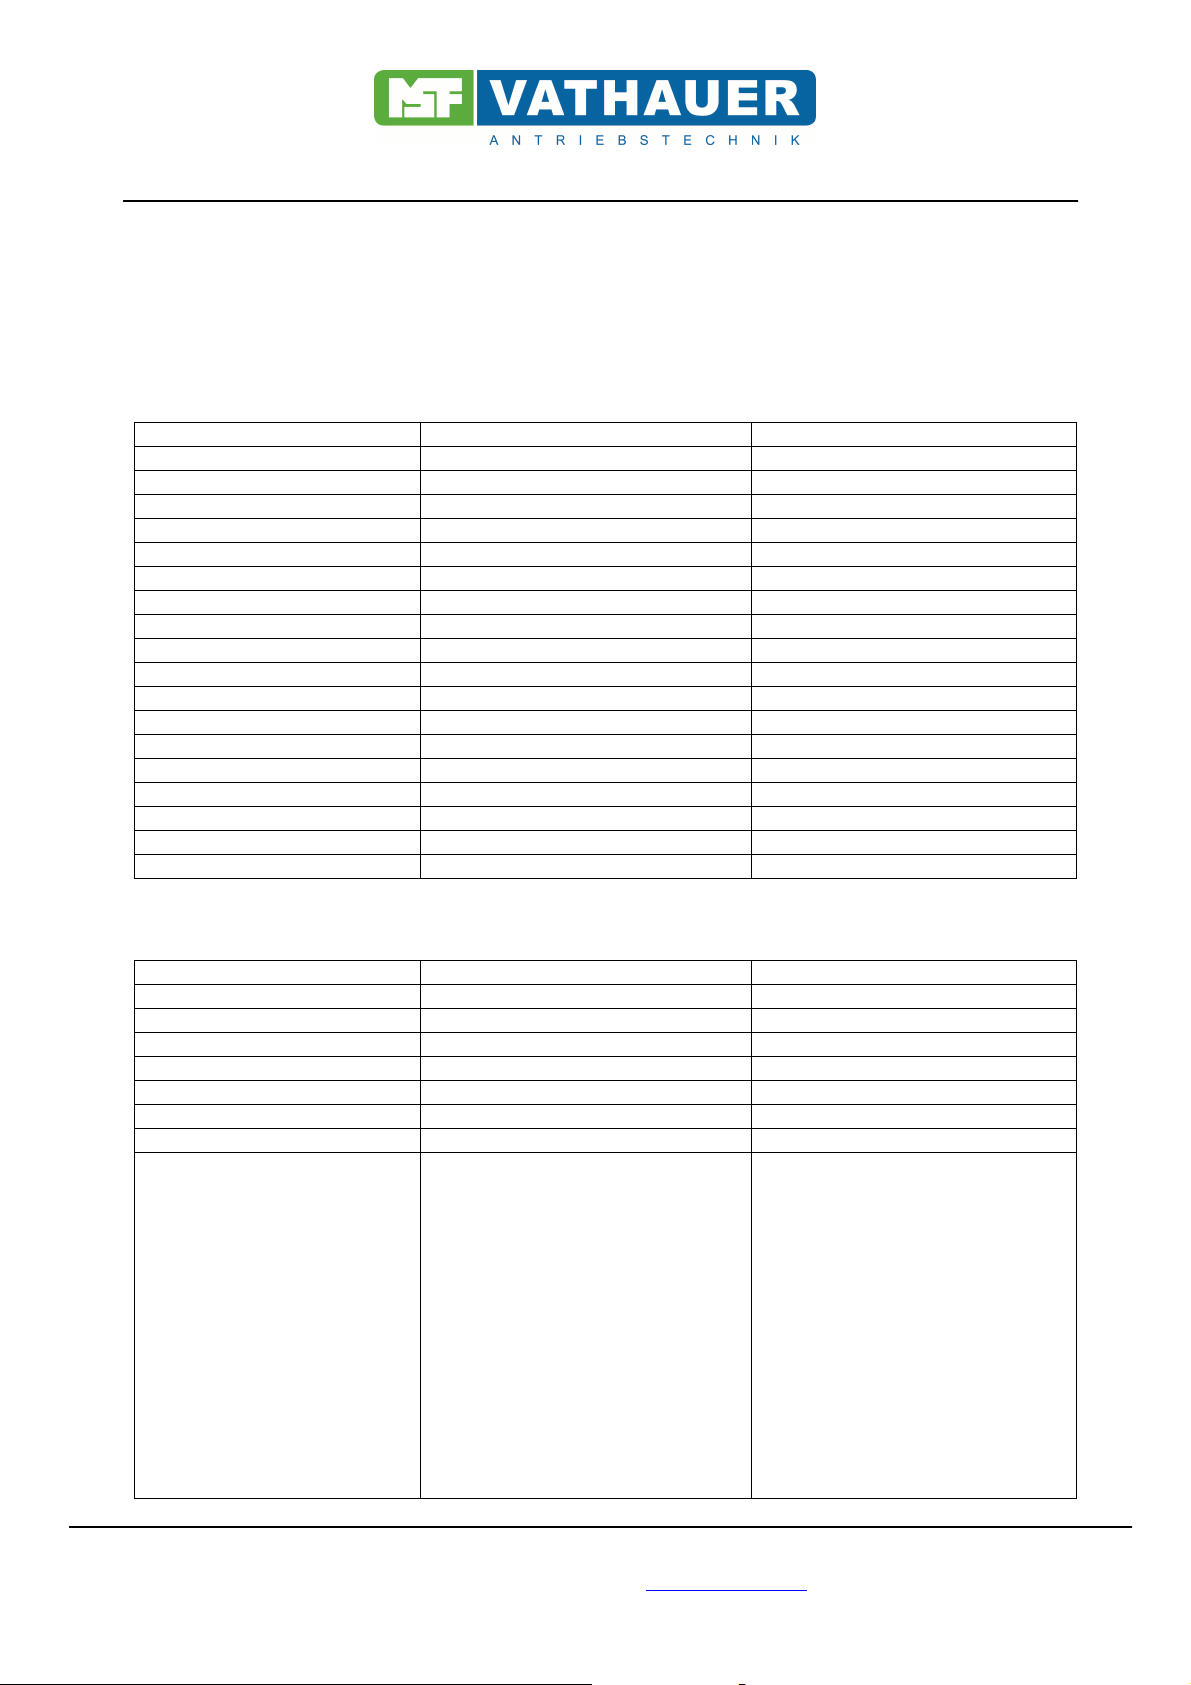
13.1. Parametersatz 1 und 2
Bezeichnung Wertebereich Werkseinstellung
Hochlaufzeit Rechts 0,1 – 1000 Hz/s 50Hz/s
Tieflaufzeit Rechts 0,1 – 1000 Hz/s 50Hz/s
Hochlaufzeit Links 0,1 – 1000 Hz/s 50Hz/s
Tieflaufzeit Links 0,1 – 1000 Hz/s 50Hz/s
Schnellhalt 0,1 – 1000 Hz/s 50Hz/s
Motornennfrequenz 0 - 400Hz 50Hz
Minimale Frequenz Rechts 0 - 400Hz 0Hz
Maximale Frequenz Rechts 0 - 400Hz 50Hz
Minimale Frequenz Links 0 - 400Hz 0Hz
Maximale Frequenz Links -400 – 0Hz -50Hz
Frequenz Digital- Ausgang 0 - 400Hz 40Hz
Statischer Boost 0 - 30% 5%
Dynamischer Boost 0 - 30% 6%
Zeit dynamischer Boost 0 - 25s 0s
Gleichstrombremse 0 - 20% 0%
Zeit Gleichstrombremse 0 - 25s 0s
Stromgrenze 0 – 400A 5,4A
Rampenrundung 0, 1 0
13.2. Ein- und Ausgänge
Bezeichnung Wertebereich Werkseinstellung
Digitaleingang 1 Start Rechts Start Rechts
Digitaleingang 2 Start Links Start Links
Digitaleingang 3 Minimalfrequenz Minimalfrequenz
Digitaleingang 4 Parametersatzumschaltung 1-2 Parametersatzumschaltung 1-2
Analogausgang Siehe 13.5 38
Analogausgang Offset 1- 1024bit 0
Analogausgang Faktor 1- 1024bit 1024
Digitalausgang 1
Relaisausgang
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 29 of 32
Sammelstörmeldung
Überspannung
Unterspannung
Überstrom
Sollwert = Istwert
Drehfeld Rechts
Multifunktion (Frequenz)
Übertemperatur
FU Bereit
Motor dreht (Nullüberwachung)
Übertemperatur Motor (PTC)
Multifunktion (Strom)
Parameter 1 / 2 aktiviert
Gleichstrombremse aktiv
Pulsausgang (entspricht
Sammelstörmeldung
Page 30
Bedienungsanleitung Vector 54 1-phasig
Drehfeldfrequenz, nur bei
Digitalausgang)
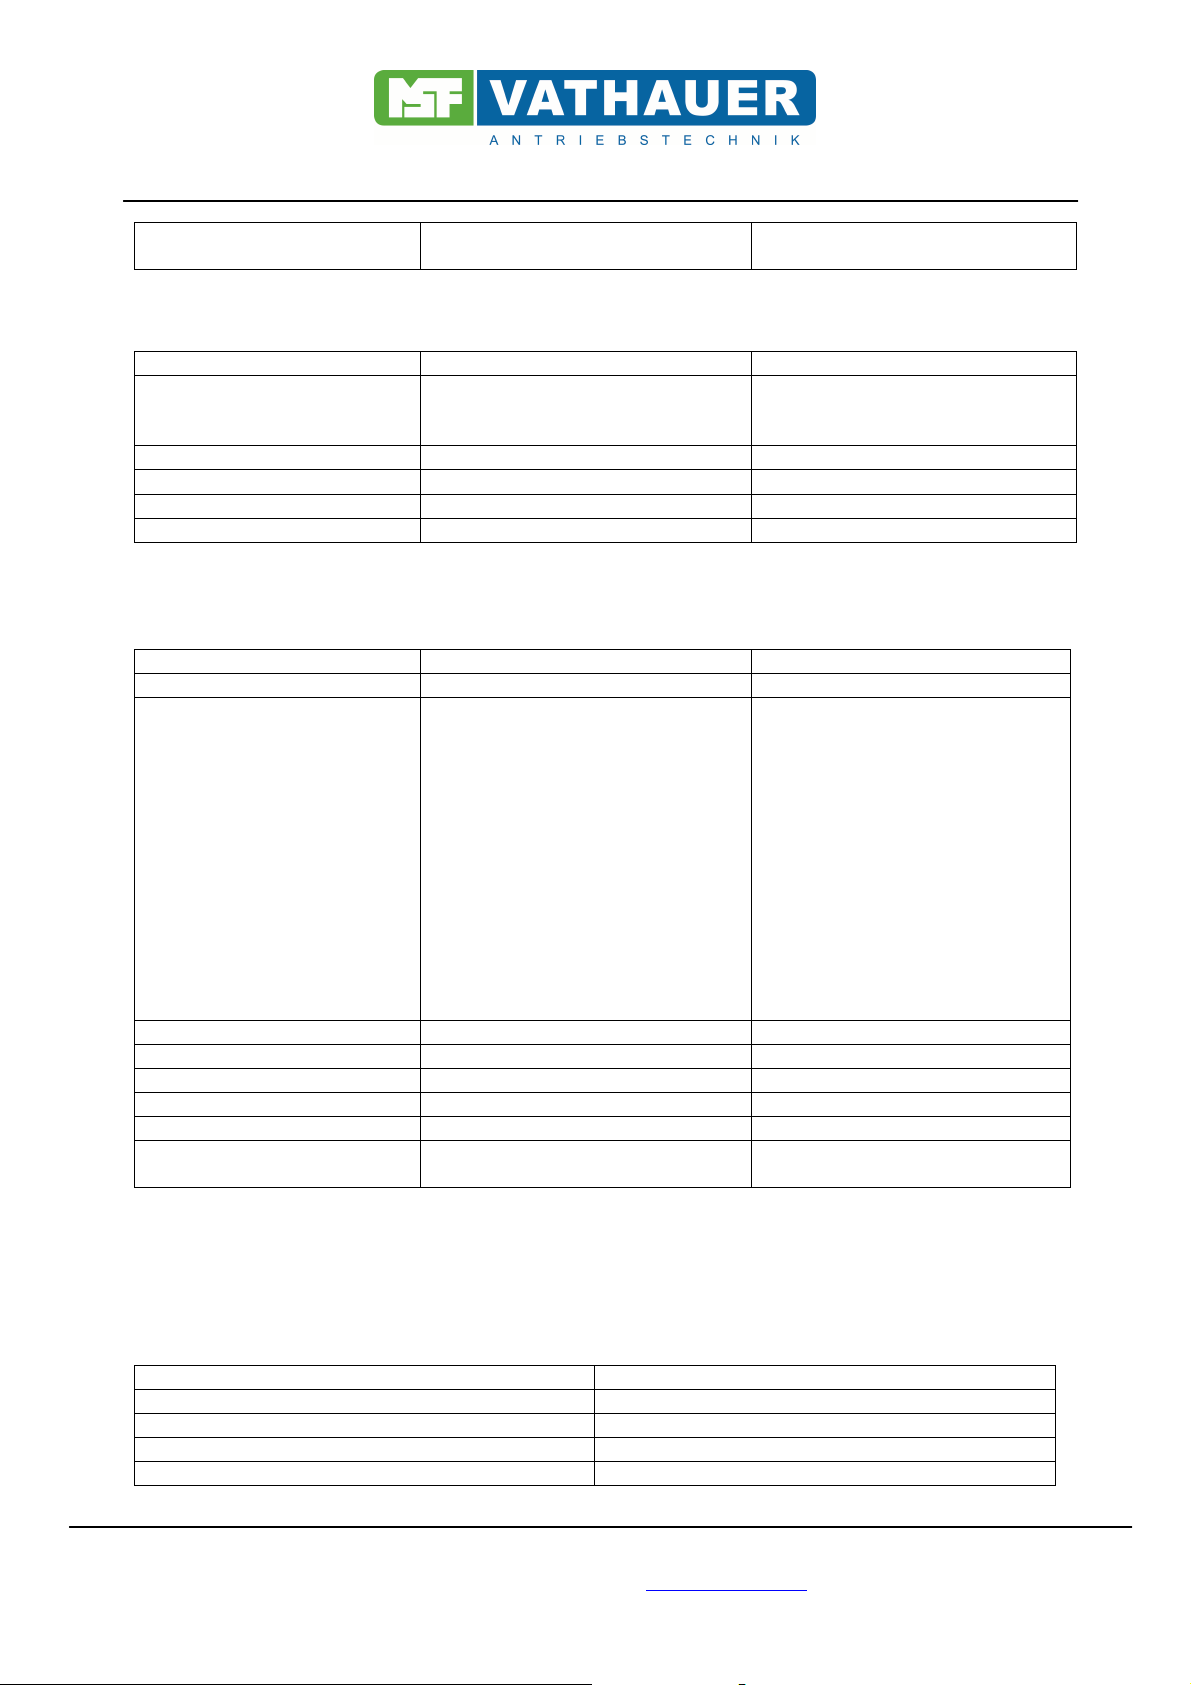
13.3. Reglerwerte
Bezeichnung Wertebereich Werkseinstellung
Betriebsart U/f Kennlinie linear
U/f Kennlinie Quadratisch
Vectorregelung
Motornennstrom 0- 20A 3,4A
Motor Cos. ϕ
P- Anteil PI- Regler 0- 999 10
I- Anteil PI- Regler 0- 999 40
0- 100% 80%
U/f Kennlinie linear
13.4. Einstellungen
Bezeichnung Wertebereich Werkseinstellung
Taktfrequenz 2,4,6,8,16kHz 8kHz
Art der Sollwertvorgabe 0- 10V
10- 0V
+10 - -10V
-10 - + 10V
2- 10V
10- 2V
5- 10V
10- 5V
0- 20mA
20- 0mA
4- 20mA
20- 4mA
Schnittstelle
Display
Sollwertoffset 0- 100Hz 0Hz
Sollwerthysterese 0- 100 0
Ausblendfrequenz 0- 400Hz 0Hz
Bereich der Ausblendfrequenz 0- 200Hz 0Hz
I²t- Strom 0- 30A 20A
Ansteuerung Eingänge
Display
0- 10V
Eingänge
13.5. Analogausgang
Die folgende Tabelle gibt die Adresse und die damit verbundene Funktion des Analogausgangs
wieder.
Adresse Funktion
36 Soll- Drehzahl
38 Ist- Drehzahl
40 Modultemperatur
41 Zwischenkreisspannung
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 30 of 32
Page 31
Bedienungsanleitung Vector 54 1-phasig
57 Phasenstrom U
58 Phasenstrom V
59 Phasenstrom W
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 31 of 32
Page 32
Bedienungsanleitung Vector 54 1-phasig
13.6 Klemmenbelegung Inkrementalgebermodul
Die folgende Tabelle gibt die Anschlussbelegung des Inkrementalgebermoduls wieder.
21 K0
22 K0 nicht
23 K1
24 K1 nicht
25 K2
26 K2 nicht
27 GND
28 +5V (Ausgang)
29 Schirm
Wichtig! Bei Anschluss des Motors ist auf die korrekte Phasenlage zu achten!
Ist der Motor korrekt angeschlossen, bringt die Welle bei geschalteter Freigabe ein Gegenmoment auf.
Bei falscher Phasenlage und geschalteter Freigabe lässt sich die Welle manuell drehen.
MSF-Vathauer Antriebstechnik GmbH & Co KG Am Hessentuch 6-8
32758 Detmold Tel: ++49 (0) 5231-63030 Fax: ++49 (0) 5231-66856
email: [email protected] www.msf-technik.de
Page 32 of 32
 Loading...