

Page 1
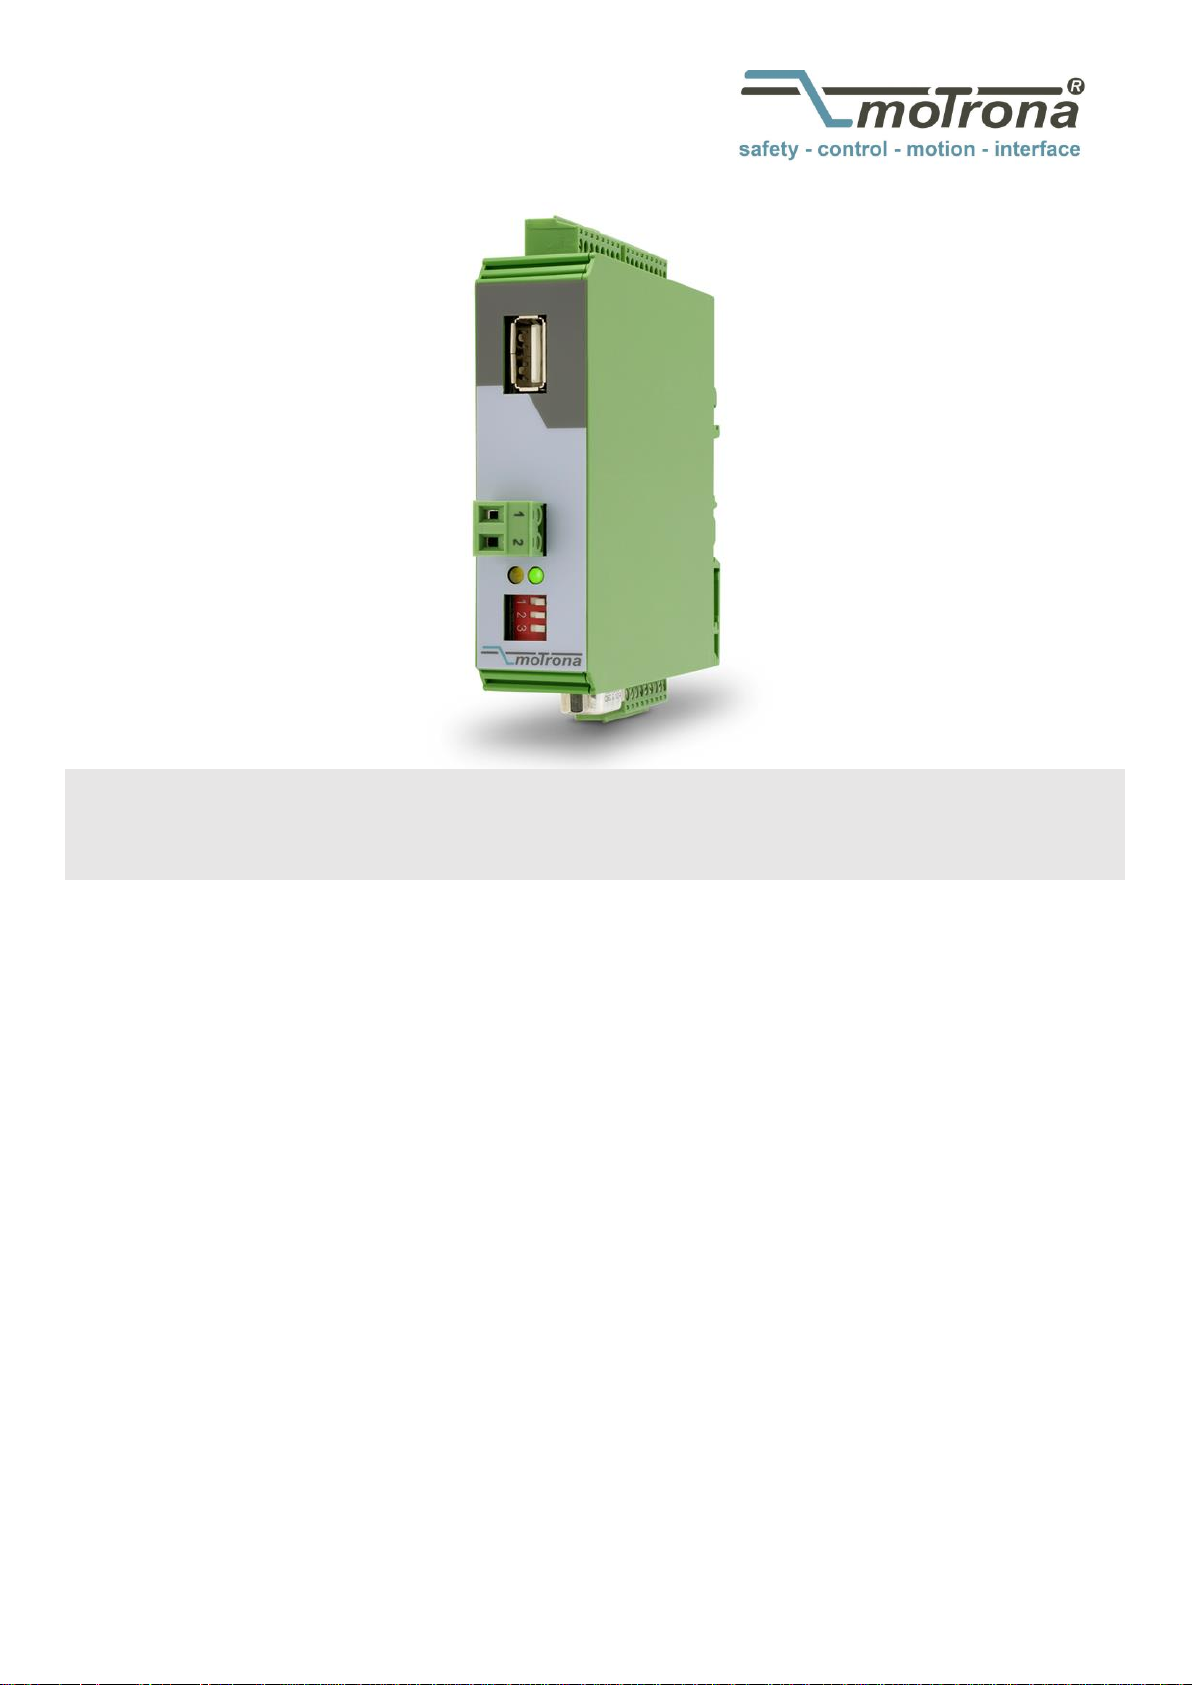
Bedienungsanleitung
8590.5010
Universalwandler: Analog (Spannung / Strom) - Inkremental / SSI / RS232 / RS485
Produkteigenschaften:
Analog-Eingang geeignet für Betrieb mit Spannung, Strom oder Potentiometer
Betriebsarten: Frequenzgenerator, Motor-Poti, Positions- bzw. Winkelgeber
oder zur Messdatenerfassung
Programmierbare U/f-Kennlinie und Möglichkeit zur Erzeugung repetierender
Frequenzabläufe
Frequenzausgang (HTL oder TTL, max. 1 MHz) proportional zum Eingangssignal
Inkrementalgeber-Ausgang und SSI-Schnittstelle zur Darstellung einer Position
oder Winkellage
Inkrementelle Richtungsinformation A, B abhängig vom Eingangssignal und
programmierten Wandlungsbereich
Motor-Potentiometer-Funktion
USB-Programmierschnittstelle und serielle Schnittstelle (RS232 / RS485)
Programmierbarer Nullimpuls (Z, /Z)
Versorgungsspannung 12 bis 30 VDC
motrona GmbH, Zeppelinstraße 16, DE - 78244 Gottmadingen, Tel. +49 (0) 7731 9332-0, Fax +49 (0) 7731 9332-30, [email protected], www.motrona.de
Page 2
Version:
Beschreibung:
8590.5010_01a_af_hk/Feb12
Erstausgabe
8590.5010_02a_af_hk/Juli12
Ergänzungen für USB-Port
8590.5010_02b_af_sn/Dez14
Ergänzung für Inhibit-Funktion
8590.5010_02c_oi_/Dez15/ag
Sicherheitshinweise, rechtliche Hinweise und aktuelles Design eingefügt.
Fehler im Anschlussbild beseitigt (X4/1 = GND anstatt AGND). Fehler in
Zeichnungen für Analogeingang beseitigt (AGND = X4/6 anstatt X4/1).
Zusatz (Techn. Daten): SSI unterstützt nur 1-fach nicht
Mehrfachübertragung.
Hinweiskasten ergänzt: Nur RS232 oder RS485 (nicht beide gleichzeitig).
Rechtliche Hinweise:
Sämtliche Inhalte dieser Gerätebeschreibung unterliegen den Nutzungs- und Urheberrechten der motrona GmbH. Jegliche
Vervielfältigung, Veränderung, Weiterverwendung und Publikation in anderen elektronischen oder gedruckten Medien,
sowie deren Veröffentlichung im Internet, bedarf der vorherigen schriftlichen Genehmigung durch die motrona GmbH.
8590_5010_02c_oi_d.doc / Mrz-21 Seite 2 / 28
Page 3
Inhaltsverzeichnis
1. Sicherheit und Verantwortung ..................................................................... 5
1.1 Allgemeine Sicherheitshinweise........................................................................... 5
1.2 Bestimmungsgemäße Verwendung ...................................................................... 5
1.3 Installation ............................................................................................................. 6
1.4 Reinigungs-, Pflege- und Wartungshinweise ........................................................ 6
2. Allgemeines ................................................................................................ 7
2.1. Betrieb als Signalwandler ..................................................................................... 8
2.2. Betrieb als Frequenz- und Positionsgeber (Motorpotentiometer) ......................... 8
3. Typische Anwendungsbeispiele ................................................................... 9
3.1. 8590.5010 als Analog-Frequenzwandler und Frequenzgenerator ......................... 9
3.2. 8590.5010 als Positions- oder Winkelgeber mit Analogeingang ........................ 10
3.3. 8590.5010 zur Messdaten-Erfassung (Data Logging) ......................................... 10
4. Anschlüsse und Bedienelemente ............................................................... 11
4.1. Spannungsversorgung ......................................................................................... 11
4.2. Steuereingänge Control1 - Control4.................................................................... 12
4.3. Die SSI-Schnittstelle ........................................................................................... 12
4.4. Analogeingänge .................................................................................................. 13
4.5. Inkremental-Ausgänge ........................................................................................ 13
4.6. Serielle Schnittstellen ......................................................................................... 14
4.7. Die USB-Schnittstelle .......................................................................................... 15
4.8. DIL-Schalter und frontseitige LEDs ..................................................................... 15
5. Parametrierung .......................................................................................... 16
5.1. General Settings (Allgemein) .............................................................................. 17
5.2. Analogue Settings (Analogeingang).................................................................... 18
5.3. SSI Setting (SSI-Datenausgang).......................................................................... 18
5.4. Encoder Setting (inkrementaler Ausgang) ........................................................... 19
5.5. Command Setting (Steuereingänge) ................................................................... 19
5.6. Serial Setting (Serielle Schnittstelle) .................................................................. 20
5.7. Linearization Setting (Linearisierung).................................................................. 21
5.8. Hinweise für den Gebrauch der Linearisierungs-Funktion .................................. 21
6. Hinweise für die serielle Kommunikation ................................................... 22
6.1. Automatische, zyklische Datenübertragung ........................................................ 22
6.2. Kommunikations-Protokoll .................................................................................. 23
7. Hinweise zur USB-Schnittstelle ................................................................. 25
8. Technische Daten ...................................................................................... 27
8590_5010_02c_oi_d.doc / Mrz-21 Seite 3 / 28
Page 4
9. Abmessungen ............................................................................................ 28
8590_5010_02c_oi_d.doc / Mrz-21 Seite 4 / 28
Page 5
1. Sicherheit und Verantwortung
1.1 Allgemeine Sicherheitshinweise
Diese Beschreibung ist wesentlicher Bestandteil des Gerätes und enthält wichtige Hinweise
bezüglich Installation, Funktion und Bedienung. Nichtbeachtung kann zur Beschädigung oder zur
Beeinträchtigung der Sicherheit von Menschen und Anlagen führen!
Bitte lesen Sie vor der ersten Inbetriebnahme des Geräts diese Beschreibung sorgfältig durch,
und beachten Sie alle Sicherheits- und Warnhinweise! Bewahren Sie diese Beschreibung für
eine spätere Verwendung auf.
Voraussetzung für die Verwendung dieser Gerätebeschreibung ist eine entsprechende
Qualifikation des jeweiligen Personals. Das Gerät darf nur von einer geschulten Elektrofachkraft
installiert, gewartet, angeschlossen und in Betrieb genommen werden.
Haftungsausschluss: Der Hersteller haftet nicht für eventuelle Personen- oder Sachschäden, die
durch unsachgemäße Installation, Inbetriebnahme, Bedienung sowie aufgrund von
menschlichen Fehlinterpretationen oder Fehlern innerhalb dieser Gerätebeschreibung auftreten.
Zudem behält sich der Hersteller das Recht vor, jederzeit - auch ohne vorherige Ankündigung technische Änderungen am Gerät oder an der Beschreibung vorzunehmen. Mögliche
Abweichungen zwischen Gerät und Beschreibung sind deshalb nicht auszuschließen.
Die Sicherheit der Anlage bzw. des Gesamtsystems, in welche(s) dieses Gerät integriert wird,
obliegt der Verantwortung des Errichters der Anlage bzw. des Gesamtsystems.
Es müssen während der Installation sowie bei Wartungsarbeiten sämtliche allgemeinen sowie
länderspezifischen und anwendungsspezifischen Sicherheitsbestimmungen und Standards
beachtet und befolgt werden.
Wird das Gerät in Prozessen eingesetzt, bei denen ein eventuelles Versagen oder eine
Fehlbedienung die Beschädigung der Anlage oder eine Verletzung von Personen zur Folge
haben kann, dann müssen entsprechende Vorkehrungen zur sicheren Vermeidung solcher
Folgen getroffen werden.
1.2 Bestimmungsgemäße Verwendung
Dieses Gerät dient ausschließlich zur Verwendung in industriellen Maschinen und Anlagen.
Hiervon abweichende Verwendungszwecke entsprechen nicht den Bestimmungen und obliegen
allein der Verantwortung des Nutzers. Der Hersteller haftet nicht für Schäden, die durch eine
unsachgemäße Verwendung entstehen. Das Gerät darf nur ordnungsgemäß eingebaut und in
technisch einwandfreiem Zustand - entsprechend der Technischen Daten (siehe Kapitel 8) eingesetzt und betrieben werden. Das Gerät ist nicht geeignet für den explosionsgeschützten
Bereich sowie Einsatzbereiche, die in DIN EN 61010-1 ausgeschlossen sind.
8590_5010_02c_oi_d.doc / Mrz-21 Seite 5 / 28
Page 6
1.3 Installation
Das Gerät darf nur in einer Umgebung installiert und betrieben werden, die dem zulässigen
Temperaturbereich entspricht. Stellen Sie eine ausreichende Belüftung sicher und vermeiden
Sie den direkten Kontakt des Gerätes mit heißen oder aggressiven Gasen oder Flüssigkeiten.
Vor der Installation sowie vor Wartungsarbeiten ist die Einheit von sämtlichen
Spannungsquellen zu trennen. Auch ist sicherzustellen, dass von einer Berührung der
getrennten Spannungsquellen keinerlei Gefahr mehr ausgehen kann.
Geräte, die mittels Wechselspannung versorgt werden, dürfen ausschließlich via Schalter bzw.
Leistungsschalter mit dem Niederspannungsnetz verbunden werden. Dieser Schalter muss in
Gerätenähe platziert werden und eine Kennzeichnung als Trennvorrichtung aufweisen.
Eingehende sowie ausgehende Leitungen für Kleinspannungen müssen durch eine doppelte
bzw. verstärkte Isolation von gefährlichen, stromführenden Leitungen getrennt werden (SELV
Kreise). Sämtliche Leitungen und deren Isolationen sind so zu wählen, dass sie dem
vorgesehenen Spannungs- und Temperaturbereich entsprechen. Zudem sind sowohl die geräte, als auch länderspezifischen Standards einzuhalten, die in Aufbau, Form und Qualität für die
Leitungen gelten. Angaben über zulässige Leitungsquerschnitte für die
Schraubklemmverbindungen sind den technischen Daten (siehe Kapitel 8) zu entnehmen.
Vor der Inbetriebnahme sind sämtliche Anschlüsse. bzw. Leitungen auf einen soliden Sitz in den
Schraubklemmen zu überprüfen. Alle (auch unbelegte) Schraubklemmen müssen bis zum
Anschlag nach rechts gedreht und somit sicher befestigt werden, damit sie sich bei
Erschütterungen und Vibrationen nicht lösen können.
Überspannungen an den Anschlüssen des Gerätes sind auf die Werte der
Überspannungskategorie II zu begrenzen.
Bezüglich Einbausituation, Verdrahtung, Umgebungsbedingungen sowie Abschirmung und
Erdung von Zuleitungen gelten die allgemeinen Standards für den Schaltschrankbau in der
Maschinenindustrie sowie die spezifischen Abschirmvorschriften des Herstellers. Diese finden
Sie unter www.motrona.de/download.html --> [Allgemeine EMV-Vorschriften für Verkabelung,
Abschirmung, Erdung]
1.4 Reinigungs-, Pflege- und Wartungshinweise
Zur Reinigung der Frontseite verwenden Sie bitte ausschließlich ein weiches, leicht
angefeuchtetes Tuch. Für die Geräte-Rückseite sind keinerlei Reinigungsarbeiten vorgesehen
bzw. erforderlich. Eine außerplanmäßige Reinigung obliegt der Verantwortung des zuständigen
Wartungspersonals, bzw. dem jeweiligen Monteur.
Im regulären Betrieb sind für das Gerät keinerlei Wartungsmaßnahmen erforderlich. Bei
unerwarteten Problemen, Fehlern oder Funktionsausfällen muss das Gerät an den Hersteller
geschickt und dort überprüft sowie ggfs. repariert werden. Ein unbefugtes Öffnen und
Instandsetzen kann zur Beeinträchtigung oder gar zum Ausfall der vom Gerät unterstützten
Schutzmaßnahmen führen.
8590_5010_02c_oi_d.doc / Mrz-21 Seite 6 / 28
Page 7

2. Allgemeines
Funktionsübersicht:
UZ 210
10 V
20 mA
A, /A, B, /B, Z, /Z
(Frequenz, Position)
Data
Clock
Inkremental
SSI
(Position)
seriell
RS 232
RS 485
Eingang Ausgänge
Der frontseitige USB-Port ist bei älteren Geräten der Version 8590.5010.01 noch nicht
vorhanden.
8590.5010 ist ein vielseitiger, kostengünstiger Signalwandler und Frequenzgenerator für
industriellen Einsatz in den Bereichen Antriebstechnik und Automatisierung.
Das Gerät verarbeitet analoge Normsignale (0 … ±10 V, 0 … 20 mA oder 4 … 20 mA) und
wandelt diese in digitale Ausgangssignale um.
Eine eingebaute Referenzspannungsquelle ermöglicht eingangsseitig auch die Verwendung von
Potentiometern und anderen, analogen Gebersystemen, die eine externe Referenzspannung
benötigen.
8590_5010_02c_oi_d.doc / Mrz-21 Seite 7 / 28
Page 8
2.1. Betrieb als Signalwandler
Das aus dem Analogsignal erzeugte Ausgangssignal ist in folgenden Formaten verfügbar:
Frequenz
Das Eingangssignal wird in eine proportionale Frequenz umgesetzt, die im Bereich von
0,01 Hz bis 1 MHz frei skalierbar ist. Es stehen die Impulsausgänge A, /A, B, /B, Z, /Z zur
Verfügung, die Richtungsinformation (A, B, 90°) richtet sich nach dem Zustand oder
Verlauf des analogen Eingangssignals. Der Ausgangspegel ergibt sich aus der an
Klemme [Com+] angelegten externen Spannung (Bereich 5 - 30 V). Wenn keine externe
Spannung an [Com+] anliegt, beträgt der Ausgangspegel automatisch ca. 4 Volt (TTL).
Position oder Winkellage, inkrementale Darstellung
Das Eingangssignal wird in eine inkrementale Positions- oder Winkelinformation
umgewandelt. Somit ist es z. B. möglich, die Winkelstellung eines Potentiometers in
eine inkrementale Geberinformation umzusetzen, wie bei einem Drehgeber. Es stehen
die Impulsausgänge A, /A, B, /B, Z und /Z zur Verfügung, die Richtungsinformation (A, B,
90°). richtet sich in diesem Fall nach der Veränderung des Analogsignals (Tendenz
steigend oder fallend). Das Wandlungsergebnis erscheint am Ausgang in Impulsform
(Inkrementalgeber). Der Ausgangspegel ergibt sich aus der an Klemme [Com+]
angelegten externen Spannung (Bereich 5 - 30 V). Wenn keine externe Spannung an
[Com+] anliegt, beträgt der Ausgangspegel automatisch ca. 4 Volt (TTL).
Position oder Winkellage, absolute Darstellung im SSI-Format
Das Eingangssignal wird in eine absolute Positions- oder Winkelinformation
umgewandelt. Somit ist es z. B. möglich, die Winkelstellung eines Potentiometers in
eine Absolutgeber-Information umzusetzen, wie bei einem absoluten Drehgeber mit
SSI-Schnittstelle. Das Gerät fungiert dabei stets als Slave und muss von einem externen
Master getaktet werden (identisch zu einem SSI-Geber) Die Signalpegel entsprechen
dem normalen SSI-Standard (TTL-differentiell bzw. RS422).
Seriell und USB
In jeder der genannten Betriebsarten lässt sich das Wandlungsergebnis über die serielle
Schnittstelle oder den USB-Port abrufen
2.2. Betrieb als Frequenz- und Positionsgeber (Motorpotentiometer)
In dieser Betriebsart arbeitet das Gerät ähnlich wie ein Motorpotentiometer oder eine digitale
Zustell-Achse.
Im Frequenzbetrieb erzeugt das Gerät eine skalierbare Ausgangsfrequenz, die über externe
Befehle „UP“ und „DOWN“ zwischen Null und Maximalwert variiert werden kann. Im
Positionierbetrieb erzeugt das Gerät Zählimpulse in Vorwärts- oder Rückwärtsrichtung
entsprechend der Befehle „UP“ und „DOWN“ (Verstellung einer virtuelle Position).
Zudem bietet das Gerät eine „Repeat“-Funktion zur zyklischen Abarbeitung von
Frequenzverläufen oder Positionen innerhalb der programmierten Anfangs- und Endwerte. Alle
Ausgangssignale sind entweder inkremental oder im SSI-Format verfügbar.
8590_5010_02c_oi_d.doc / Mrz-21 Seite 8 / 28
Page 9
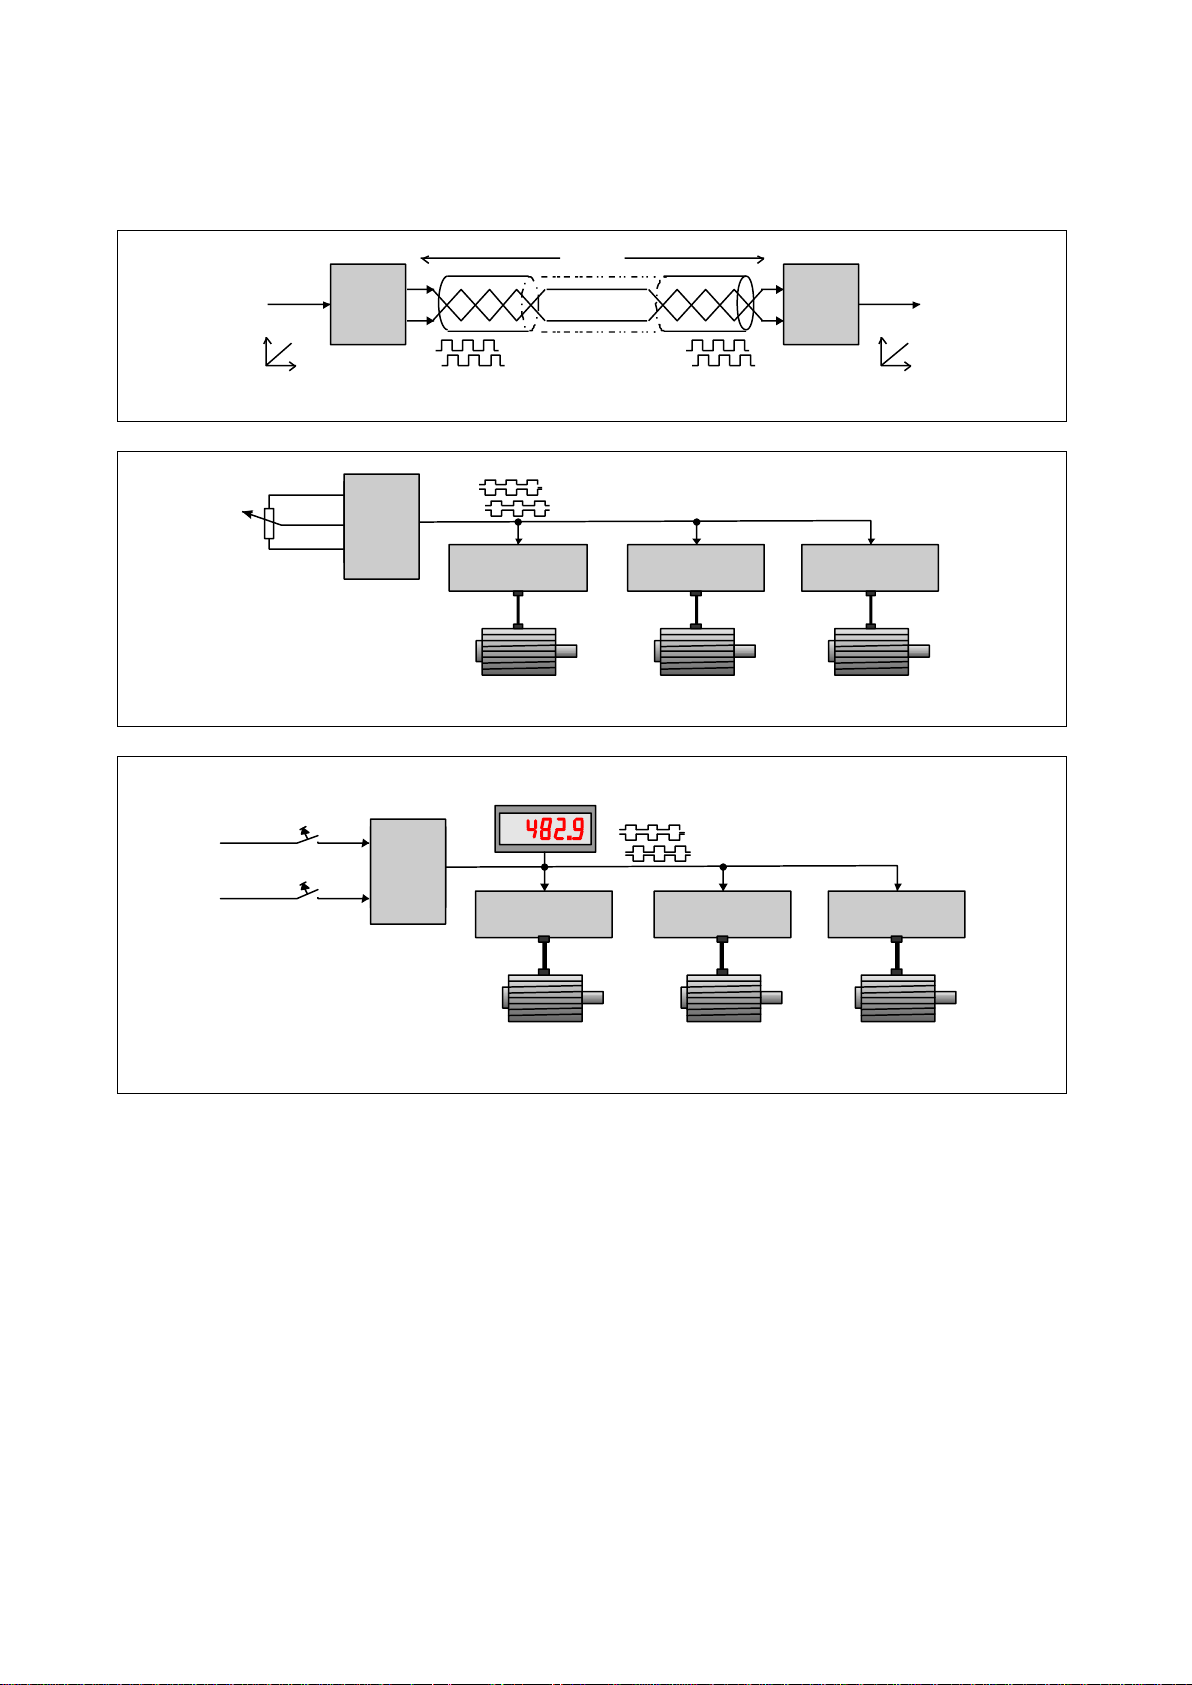
3. Typische Anwendungsbeispiele
UZ
210
Analog
+/-10 V
FU
252
Analog
+/-10 V
1000 m
Sichere, digitale Übertragung eines Analogsignals über lange Distanzen
UZ
210
UZ
210
Antrieb 1 Antrieb 3Antrieb 2
Leitfrequenz A, /A, B, /B
Sollwert
(analog)
+/-10V
Erzeugung eines digitalen Drehzahlsollwertes mit einem einfachen Drehzahl-Potentiometer
UZ
210
UZ
210
Antrieb 1 Antrieb 3Antrieb 2
Leitfrequenz A, /A, B, /B
+++
---
schneller
langsamer
Drehzahl
Drehzahleinstellung eines Antriebsverbundes über die Tasten „UP“ und „DOWN“
3.1. 8590.5010 als Analog-Frequenzwandler und Frequenzgenerator
8590_5010_02c_oi_d.doc / Mrz-21 Seite 9 / 28
Page 10
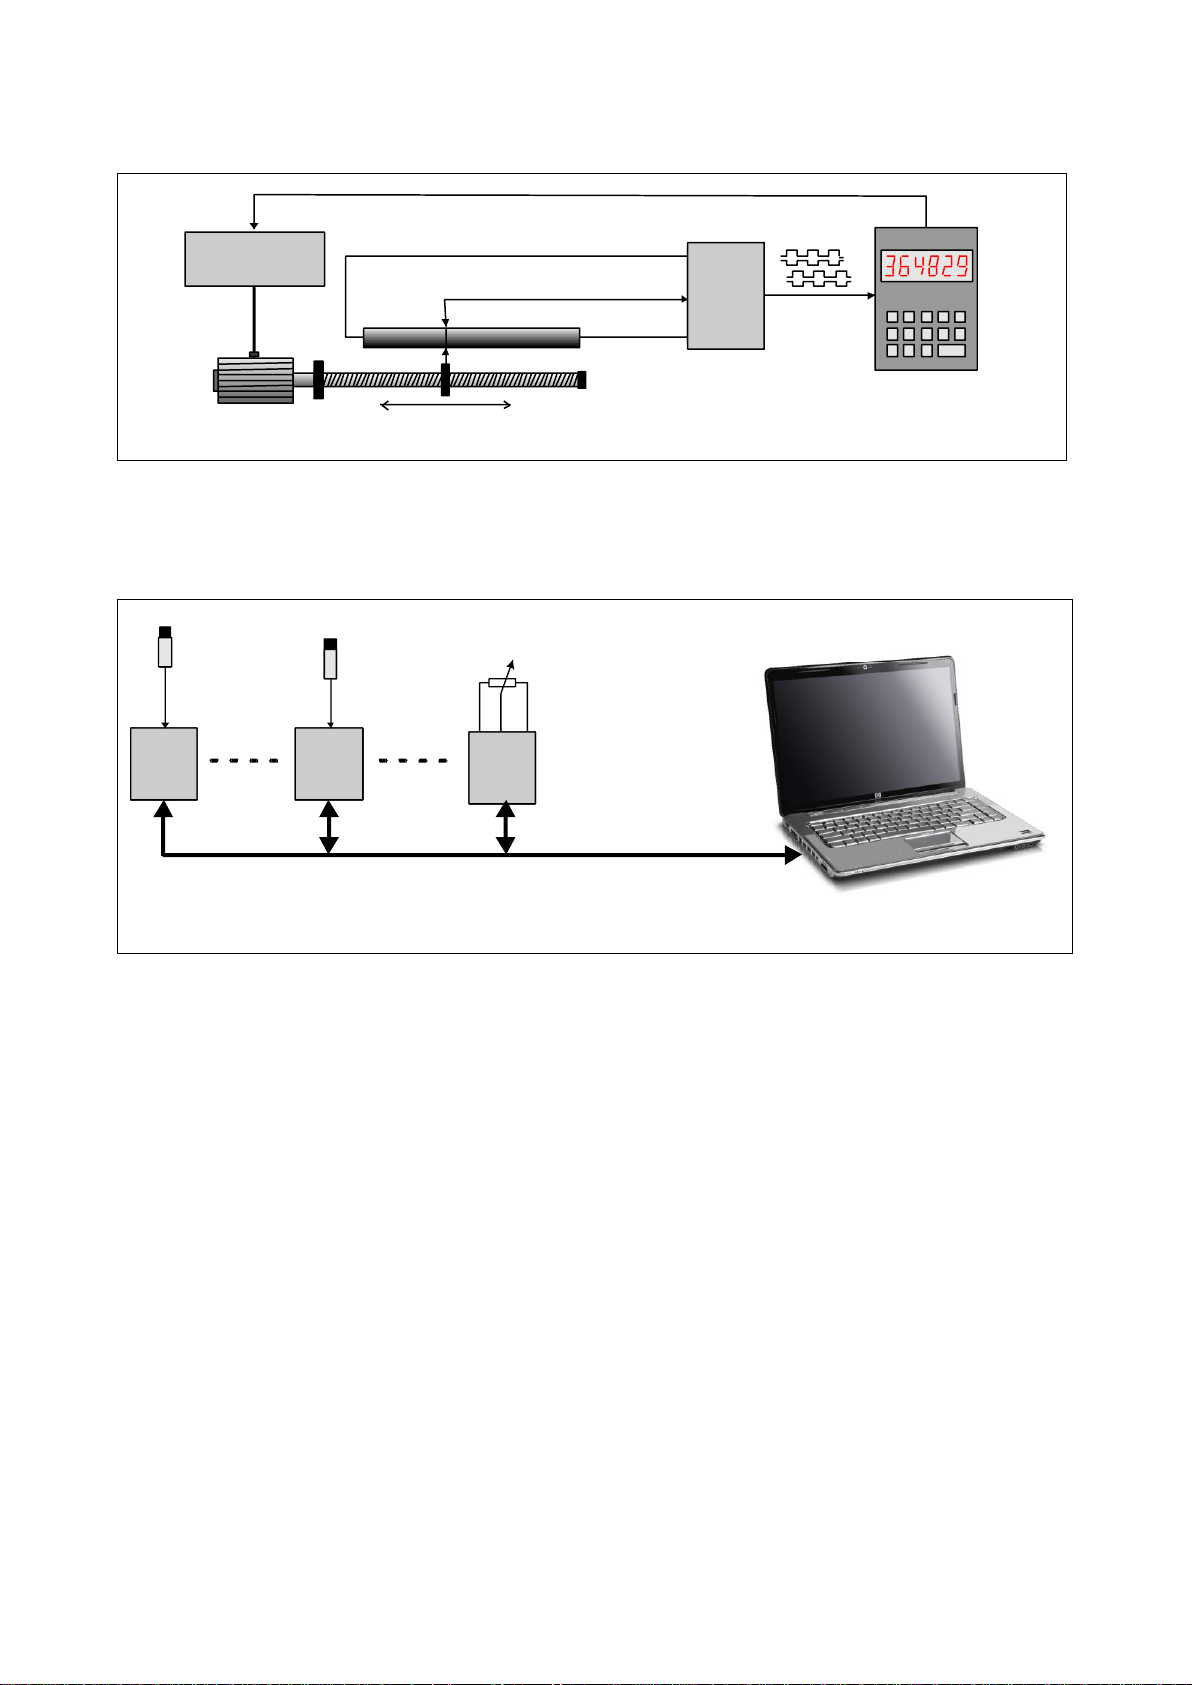
3.2. 8590.5010 als Positions- oder Winkelgeber mit Analogeingang
Positionier-
Antrieb
UZ
210
UZ
210
Motor
Spindel
Linear-Potentiometer
Rückführung
inkremental
oder SSI
0-10V
Achssteuerung
Betrieb einer digitalen Positioniersteuerung mit einem analogen Wegmesssystem
UZ
210
UZ
210
UZ
210
UZ
210
UZ
210
UZ
210
10V 20 mA
Pot
Sensoren und Wegaufnehmer
RS 485-
Schnittstelle
Messwert 1 Messwert x Messwert n
Auswertung mehrerer Messwerte über PC
3.3. 8590.5010 zur Messdaten-Erfassung (Data Logging)
8590_5010_02c_oi_d.doc / Mrz-21 Seite 10 / 28
Page 11
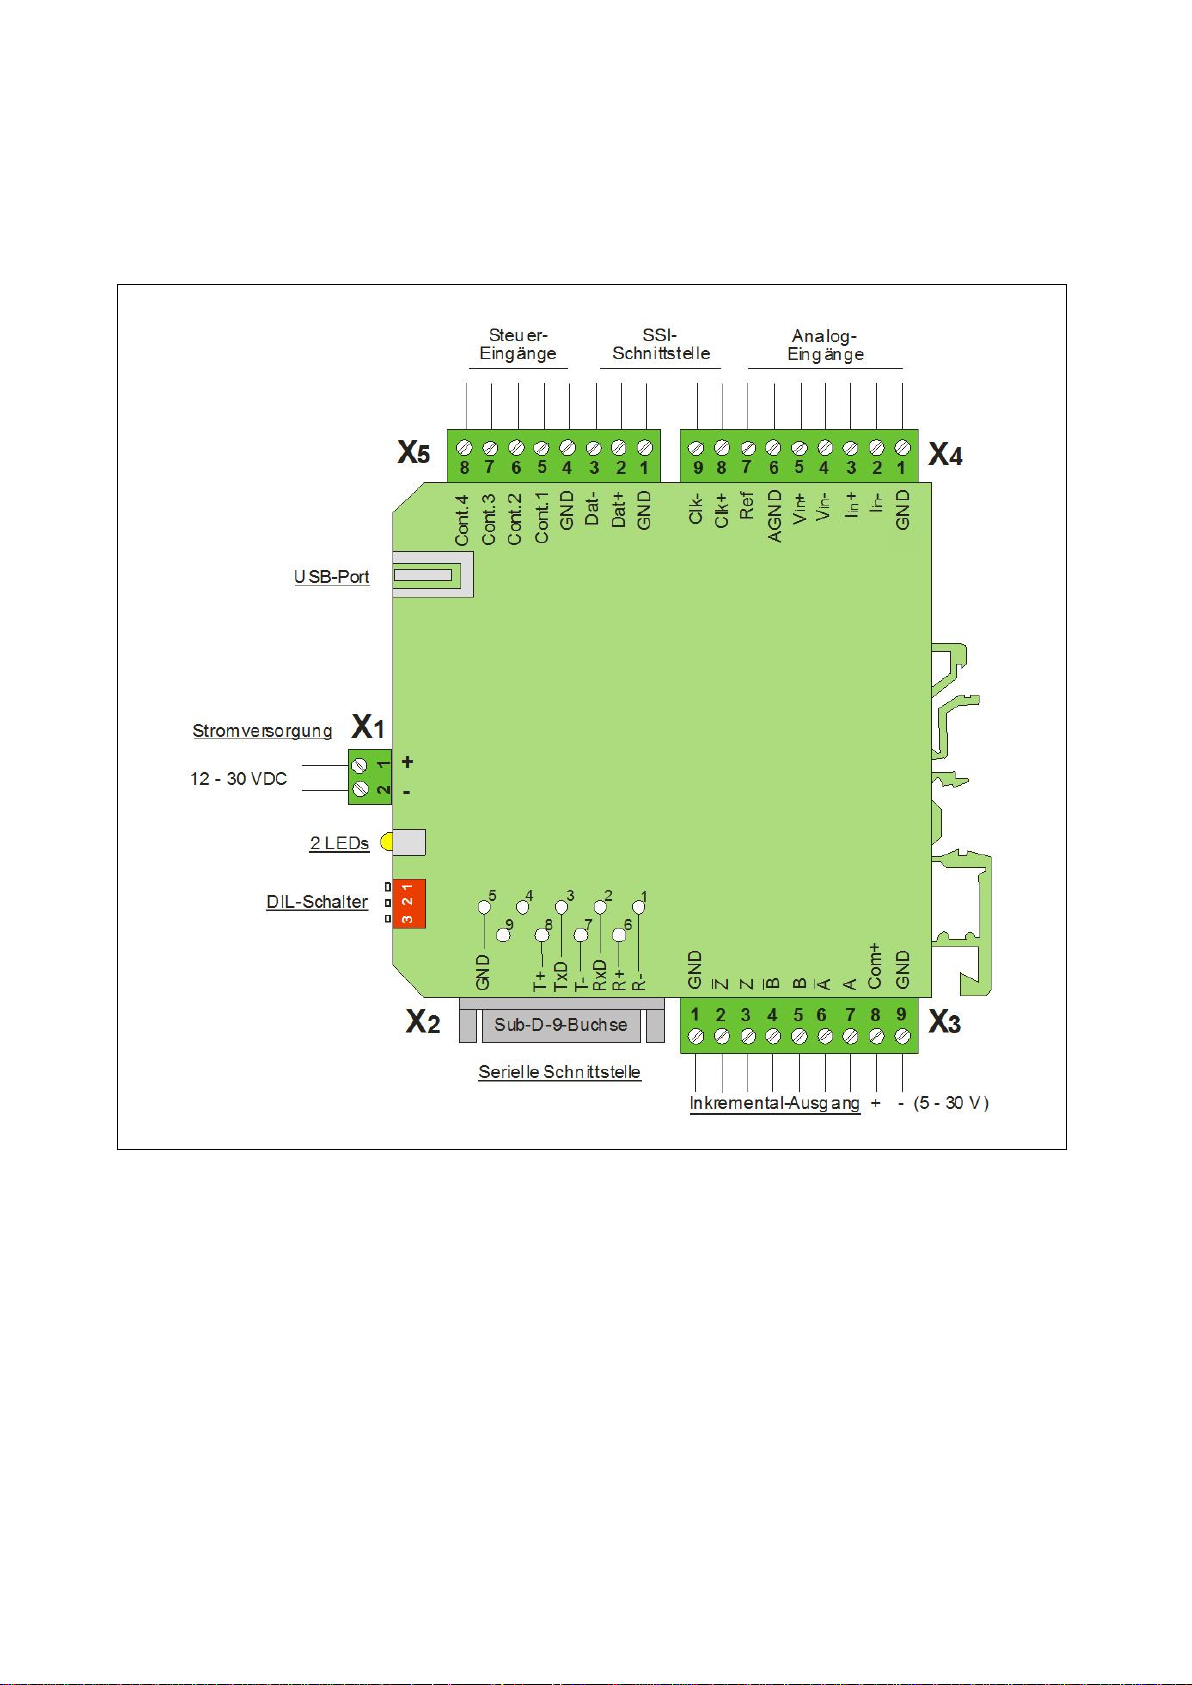
4. Anschlüsse und Bedienelemente
Der elektrische Anschluss des Gerätes erfolgt über die 4 steckbaren, gegen Falschanschluss
codierten Schraubklemmleisten X1, X3, X4 und X5. Die 9-polige SUB-D-Buchse X2 sowie ein
USB-Port dienen zur Kommunikation und zur Programmierung des Gerätes.
4.1. Spannungsversorgung
Der 8590.5010-Wandler wird über die Schraubklemmen X1 [1] (+) und X1 [2] (-) mit einer
Gleichspannung zwischen 12 und 30 VDC versorgt (Restwelligkeit ≤ 0,5 V). Die LeerlaufStromaufnahme bei 24 VDC beträgt typisch ca. 50 mA. Die grüne LED auf der Frontseite
signalisiert, dass eine Betriebsspannung anliegt.
8590_5010_02c_oi_d.doc / Mrz-21 Seite 11 / 28
Page 12
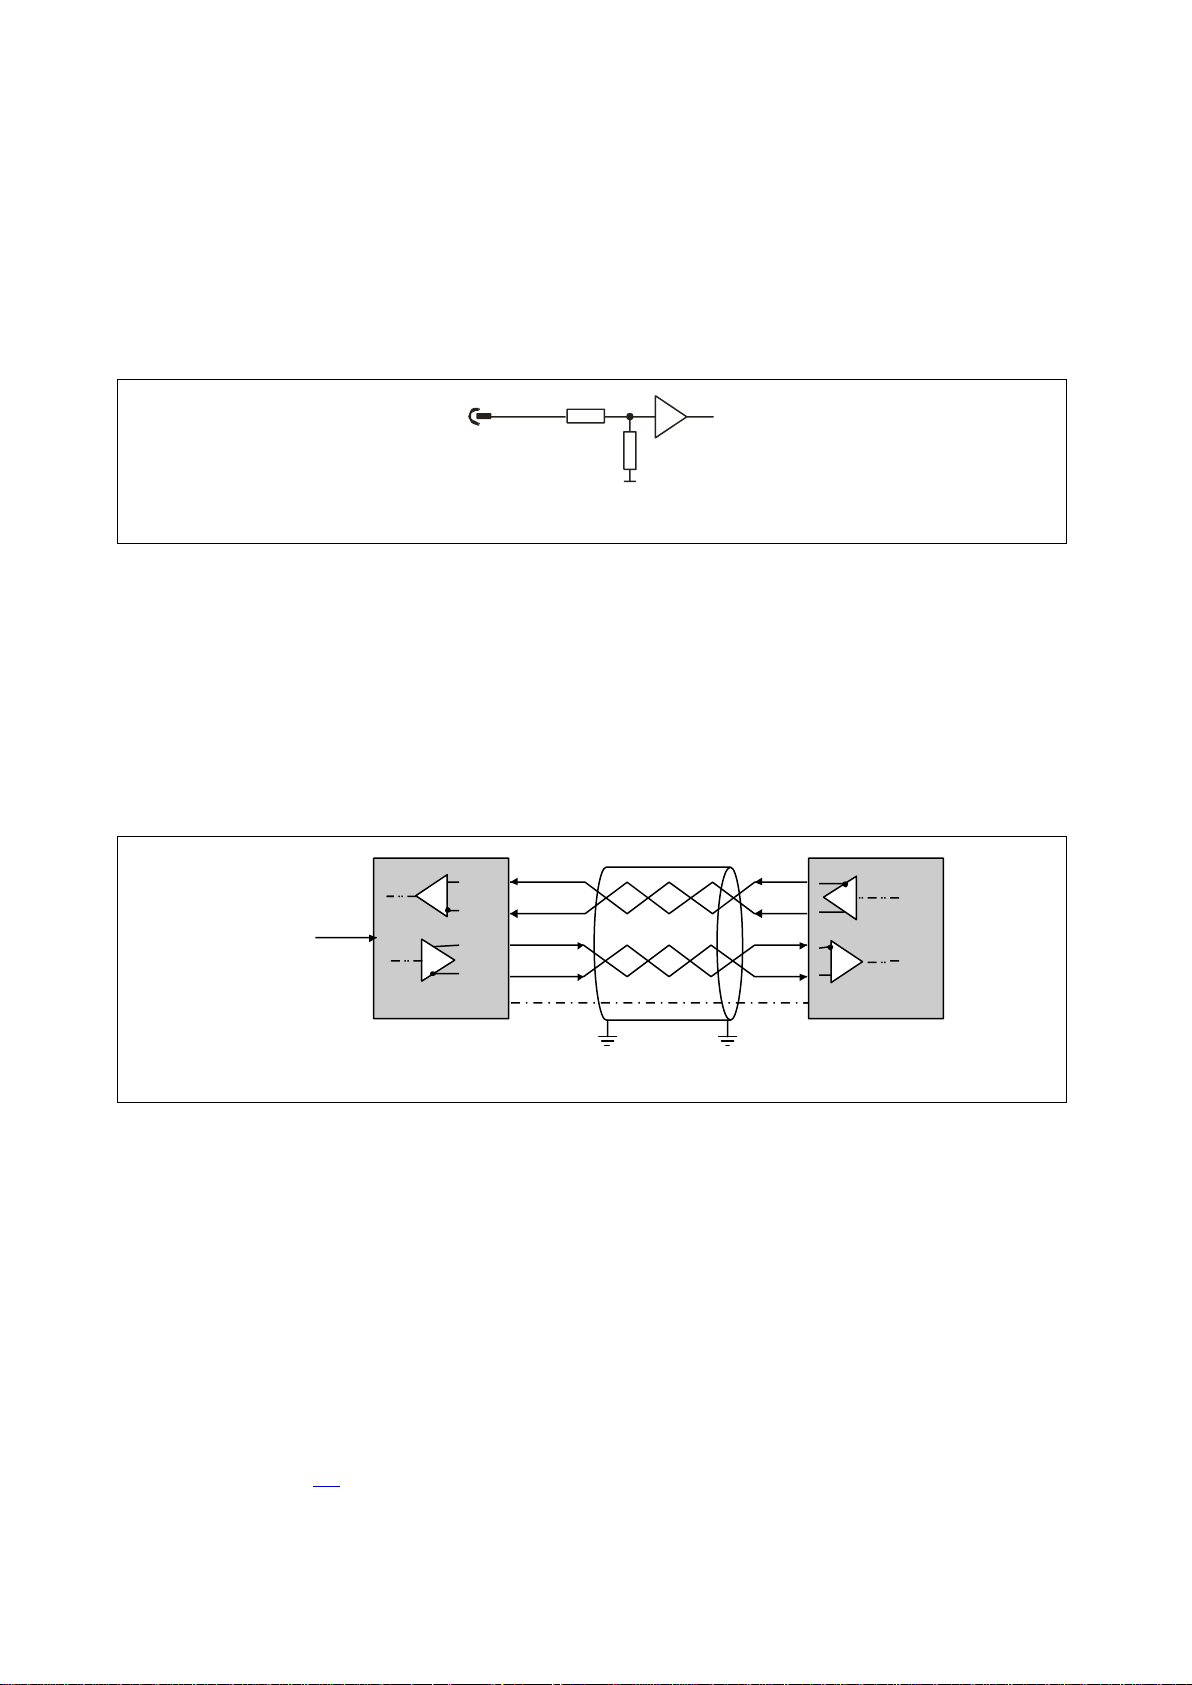
4.2. Steuereingänge Control1 - Control4
GND
Cont. 1 - 4
Prinzipielle Eingangsbeschaltung der Control-Eingänge
SSI-Master
UZ 210
Clk+ Clk+
Clk- ClkDat+ Dat+
Dat- Dat-
Schirm
Analogeingang
X 4 [8]
X 4 [9]
X 5 [2]
X 5 [3]
GND
(optional)
+/-10 V, +/-20 mA
Anschluss der SSI-Schnittstelle an einen SSI-Master (z. B. Positioniersteuerung oder SPS)
Über die Klemmen X5 [5, 6, 7, 8] sind 4 digitale Steuereingänge mit programmierbaren
Funktionen zugänglich. Die Zuordnung der Funktion erfolgt im Menü „Command Setting“ über
die Parameter [Input Config.] und [Input Function] [a].
Die Steuereingänge haben PNP-Verhalten, d. h. es muss eine positive Spannung bezogen auf
GND angelegt werden. Die Schaltschwellen liegen bei LOW ≤ 3 V und HIGH ≥ 10 V, die
Eingangsimpedanz beträgt ca. 15 kΩ.
4.3. Die SSI-Schnittstelle
Zur Ausgabe von Positionen oder Winkellagen steht an den Steckern X4 und X5 eine synchrone
serielle Schnittstelle entsprechend dem SSI-Standard zur Verfügung. Bei SSI-Betrieb verhält
sich das Gerät wie ein SSI-Geber, d.h. es empfängt auf den Clock-Leitungen X4 [8] (Clk+) und
X4 [9] (Clk-) ein Taktsignal von einem externen SSI-Master und gibt die Daten auf den Leitungen
X5 [2] (Dat+) und X5 [3] (Dat-) aus.
Innerhalb des Gerätes sind keine Abschlusswiderstände vorgesehen. [b]
[a] Siehe Abschnitt 5.5
[b] Empfehlungen über Abschirmungen und Abschlusswiderstände finden Sie in den Allgemeinen
Vorschriften für Verkabelung, Abschirmung und Erdung im Support-Bereich unserer Website.
8590_5010_02c_oi_d.doc / Mrz-21 Seite 12 / 28
Page 13
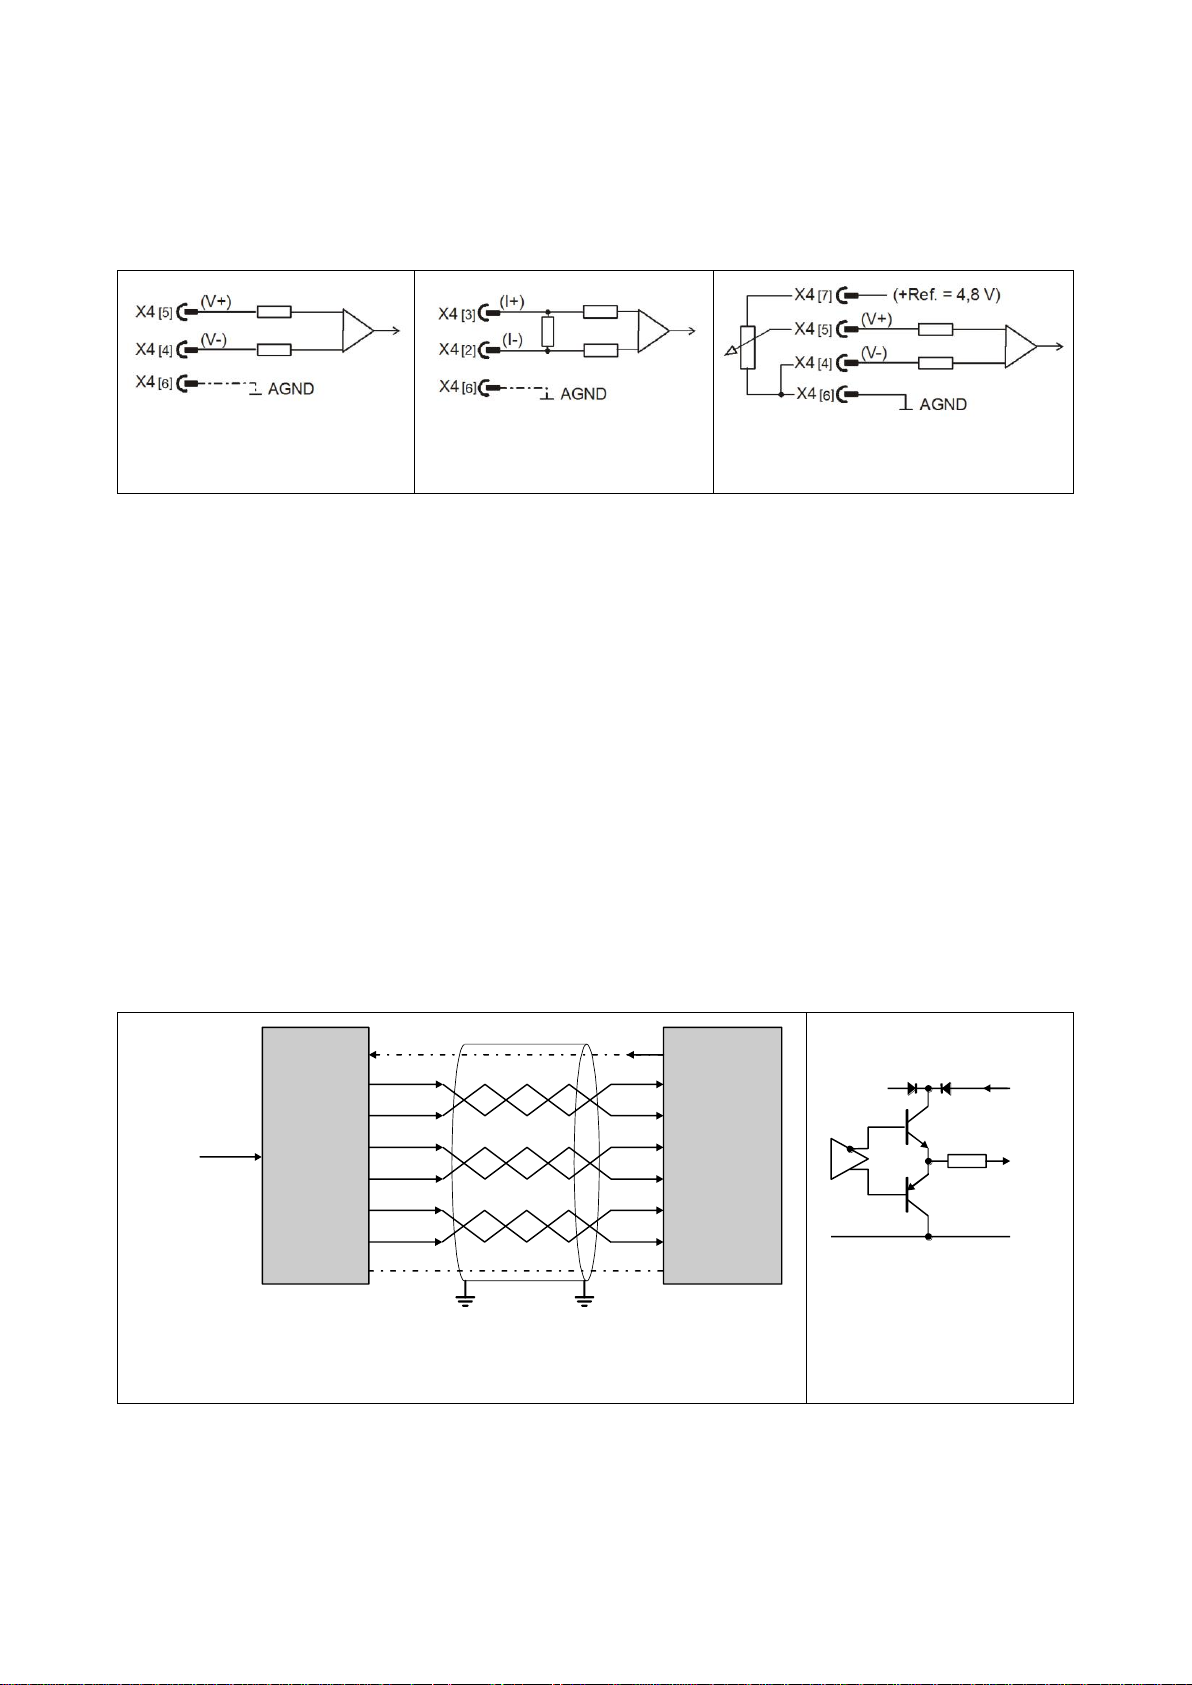
4.4. Analogeingänge
Spannungseingang
(± 10 V, Ri = 100 kΩ)
Stromeingang
(0/4 - 20 mA, Ri = 100Ω)
Potentiometer-Anschluss
(R ≥ 10 kΩ)
Antrieb, Zähler
UZ 210
Schirm
Analogeingang
X 3 [5]
X 3 [4]
X 3 [3]
X 3 [2]
GND
X 3 [7]
X 3 [6]
A
/A
B
/B
Z
/Z
A
/A
B
/B
Z
/Z
X 3 [1, 9]
X 3 [8]
GND
Com+
5 - 30 V
+/-10 V, +/-20 mA
Com+
Out
GND
+5V intern
Anschluss des Inkremental-Ausgangs an ein Auswertegerät *)
(z. B. Antrieb, Zähler, Positioniersteuerung)
Ausgangbeschaltung
(Prinzip)
Zur Ansteuerung des Wandlers können normierte Spannungen (± 10 V), normierte Ströme
(0/4 - 20 mA) oder auch ein Potentiometer dienen. Die untenstehenden Anschlussbilder zeigen
die verschiedenen Anschlussarten und die prinzipielle Eingangsbeschaltung des Gerätes.
4.5. Inkremental-Ausgänge
Zur Umwandlung der analogen Eingangssignale in inkrementale Gebersignale stehen die
Ausgangskanäle A, /A, B, /B, Z und /Z zur Verfügung. Invertierte Kanäle können je nach
Anwendung auch unbeschaltet bleiben, z. B. zur Übertragung von 24 V-Impulsen unter
ausschließlicher Verwendung der Spuren A und B. Auch die Nullimpulsausgänge Z und /Z
werden nur bei Bedarf angeschlossen.
Je nach der gewählten Betriebsart entspricht die am Ausgang erzeugte Impuls-Information
entweder einer Frequenz proportional zur Höhe des Eingangssignals (Betrieb als AnalogFrequenzwandler) oder einer Position bzw. Winkellage (Betrieb mit einem analogen
Winkelgeber oder Linearmaßstab).
Die Ausgangskanäle sind mit kurzschlussfesten Gegentaktstufen bestückt und der
Ausgangspegel ergibt sich aufgrund der an Klemme X3 [8] zugeführten Spannung. Bei offener
Klemme [Com+] erzeugt das Gerät automatisch TTL-kompatible Signale mit 4 V - Pegel..
*) Empfehlungen über Abschirmungen und Abschlusswiderstände finden Sie in den Allgemeinen
8590_5010_02c_oi_d.doc / Mrz-21 Seite 13 / 28
Vorschriften für Verkabelung, Abschirmung und Erdung im Support-Bereich unserer Website.
Page 14
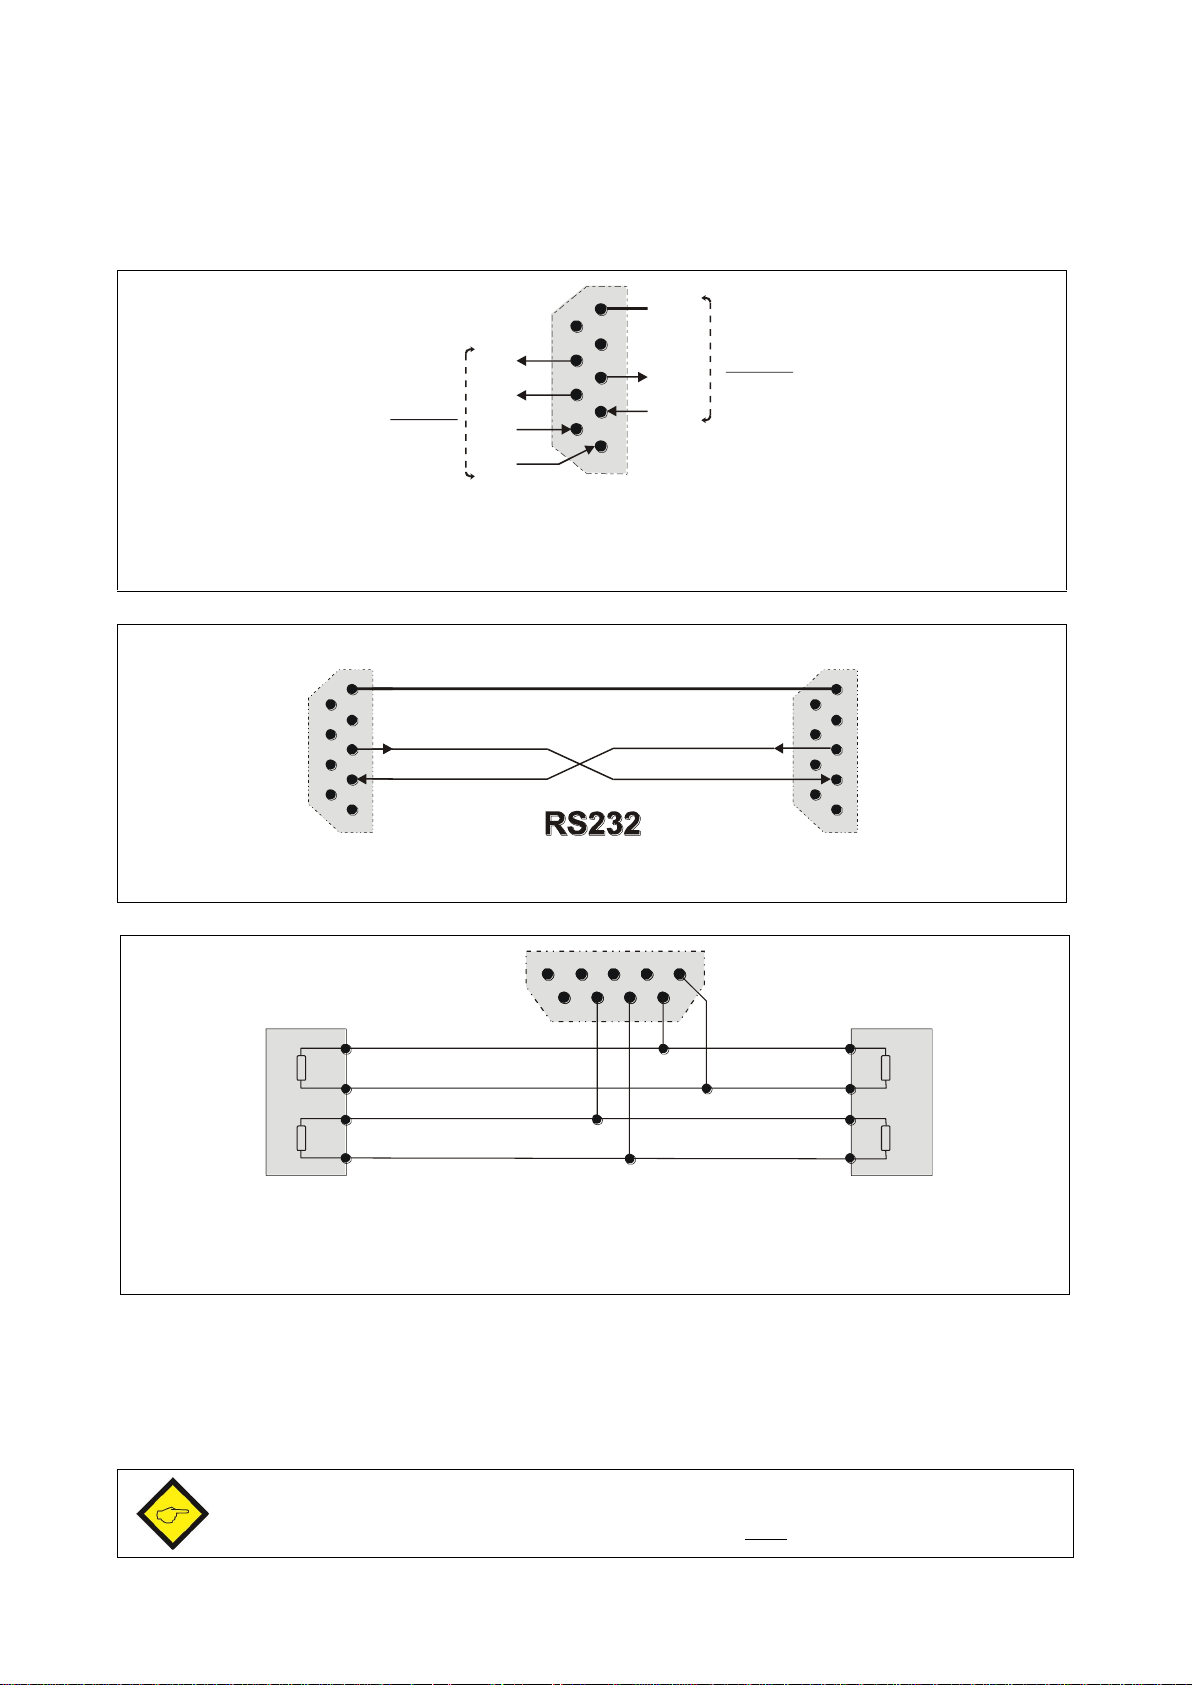
4.6. Serielle Schnittstellen
5
4
3
2
1
9
8
7
6
GND
TxD
RxD
RS232
T+
T-
R+
R-
RS485
Sub-D-9 (Buchse am Gerät)
Pin-Belegung der seriellen Schnittstelle
5
4
3
2
1
9
8
7
6
5
4
3
2
1
9
6
5
4
3
2
1
9
8
7
6
5
4
3
2
1
9
6
GND
TxD
RxD
PC UZ 210
TxD
RxD
Anschluss eines PC über die RS232-Schnittstelle **)
T+
T-
RS485- Bus (4-Draht)
R+
R-
5
4
3
2 1
9 8
7
6
UZ 210
Erster
Busteilnehmer
Letzter
Busteilnehmer
*) *)
Kommunikation mit anderen Geräten über einen RS485-Bus (4-Leiter) *)
Wenn beide Schnittstellen angeschlossen werden (RS232 und RS485), kann jeweils nur
über eine der Schnittstellen kommuniziert werden, jedoch nicht über beide gleichzeitig.
Es steht eine RS232 sowie eine RS485-Schnittstelle zur Verfügung, von denen jeweils nur eine
genutzt werden kann. Die Schnittstellen erlauben das serielle Auslesen von WandlungsErgebnissen sowie die Einstellung und Bedienung des Gerätes über PC.
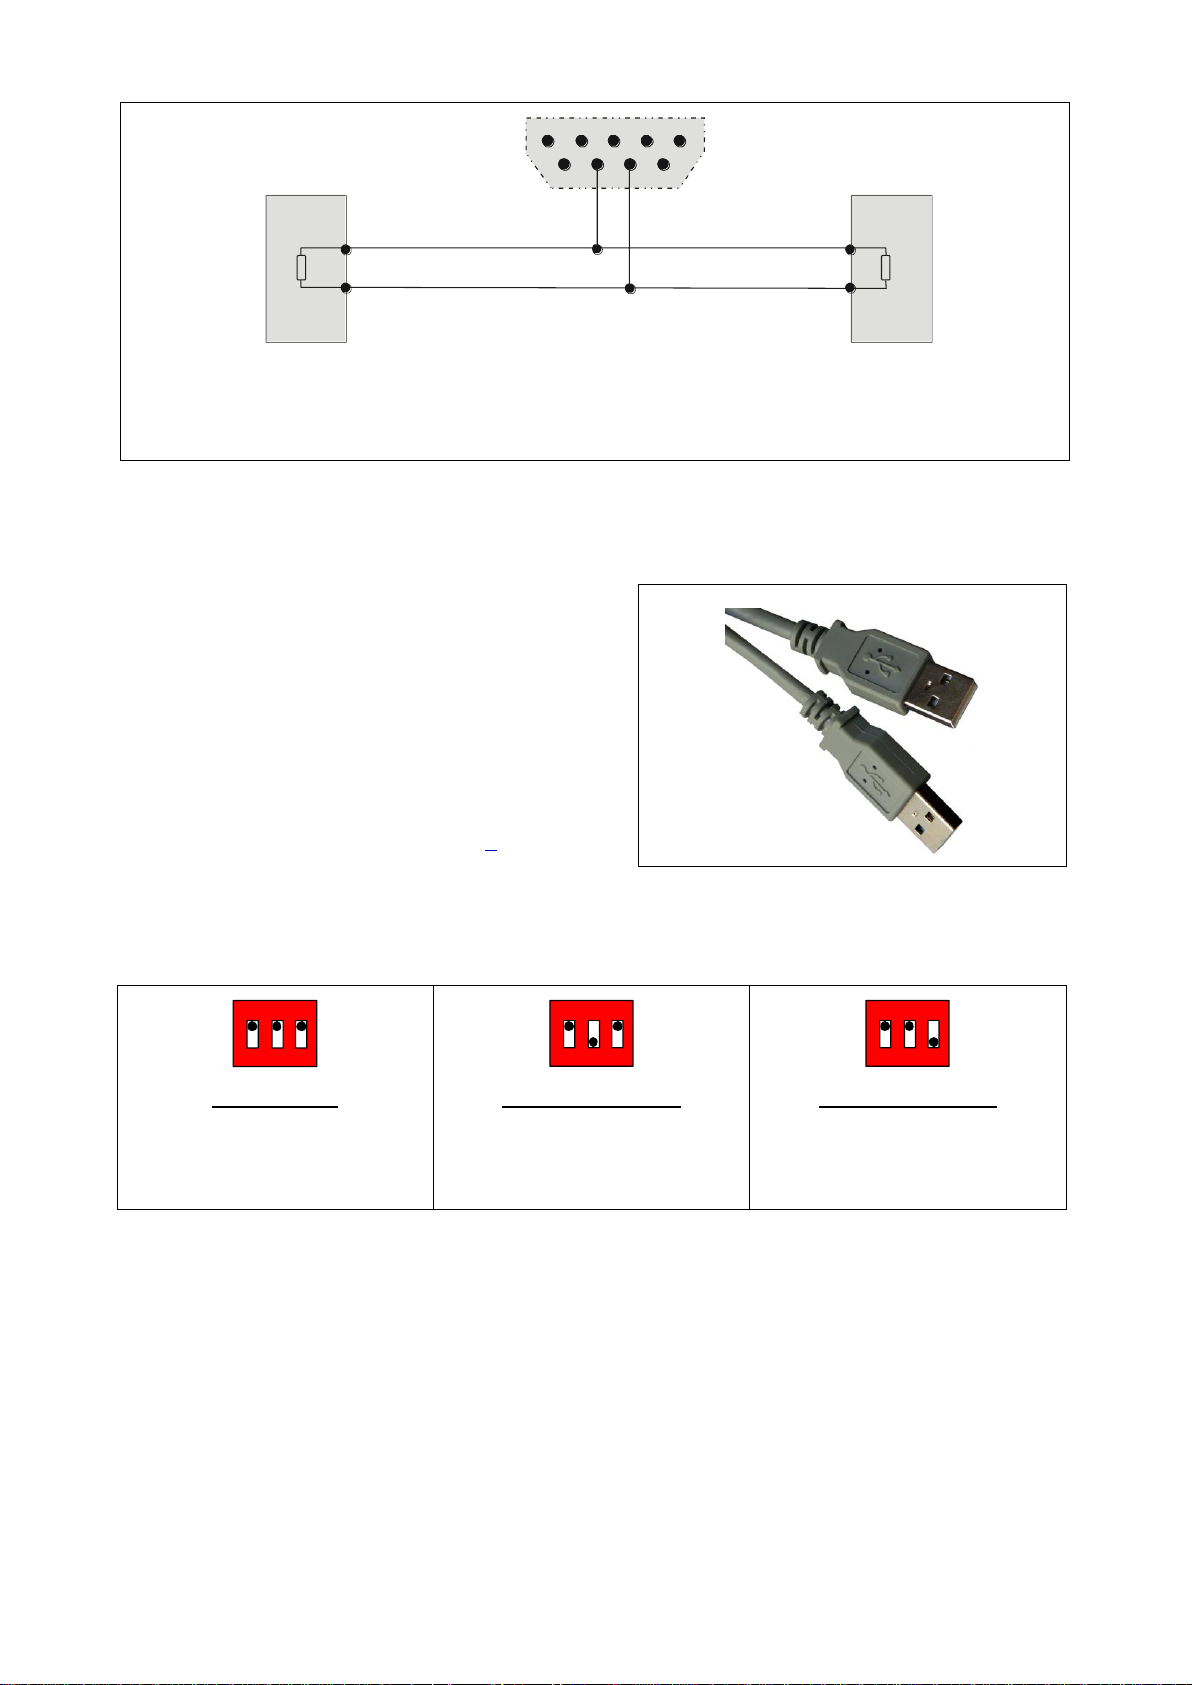
*) Empfehlungen über Abschirmungen und Abschlusswiderstände finden Sie in den Allgemeinen
Vorschriften für Verkabelung, Abschirmung und Erdung im Support-Bereich unserer Website.
**) Bitte verwenden Sie nur die Pins 2, 3 und 5 wie in der Abbildung gezeigt. Der Anschluss anderer Pins
(z. B. bei Benutzung eines voll belegten, 9-adrigen Kabels) führt zu Kommunikationsproblemen.
8590_5010_02c_oi_d.doc / Mrz-21 Seite 14 / 28
Page 15
T+
T-
RS485- Bus (2-Draht)
5
4
3
2 1
9 8
7
6
UZ 210
Erster
Busteilnehmer
Letzter
Busteilnehmer
*) *)
Kommunikation mit anderen Geräten über einen RS485-Bus (2-Leiter) *)
4.7. Die USB-Schnittstelle
Zum USB-Anschluss des Wandlers an einen PC
wird ein normales USB-Kabel mit beidseitigen
Steckern des Typs „A“ benötigt (A-A-Kabel, im
Handel oder bei motrona erhältlich).
Spezielle Hinweise für den Betrieb der USBSchnittstelle finden Sie in Abschnitt 7.
1 2 3
ON
1 2 3
ON
1 2 3
ON
Normalbetrieb
Im normalen Betrieb müssen sich
immer aller 3 Schieber in Stellung
ON befinden.
Default-Werte laden
Beim nächsten Einschalten lädt
das Gerät die werksseitigen
Default-Parameter
Programmier-Modus
Nur zur werksseitigen
Verwendung, dient zum Laden
einer neuen Firmware
*) Empfehlungen über Abschirmungen und Abschlusswiderstände finden Sie in den Allgemeinen
Vorschriften für Verkabelung, Abschirmung und Erdung im Support-Bereich unserer Website.
4.8. DIL-Schalter und frontseitige LEDs
Ein 3-poliger DIL-Schalter auf der Frontseite des Gerätes erlaubt die folgenden Einstellungen:
Die DIL-Schalter werden nur einmalig bei Zuschaltung der Geräteversorgung eingelesen. Das
Gerät muss daher nach Veränderung der Schalterstellungen aus- und wieder eingeschaltet
werden, damit die entsprechende Funktion wirksam wird.
Die grüne LED auf der Frontseite signalisiert, dass eine Versorgungsspannung am Gerät anliegt.
Nach Einschalten des Gerätes bleibt die gelbe LED zunächst aus, bis der Prozessor das Gerät
initialisiert hat. Danach leuchtet auch die gelbe LED und signalisiert die Betriebsbereitschaft
des Wandlers.
8590_5010_02c_oi_d.doc / Mrz-21 Seite 15 / 28
Page 16
5. Parametrierung
Ein gleichzeitiger Betrieb über serielle Schnittstelle und USB-Schnittstelle ist möglich.
Hinweise zur seriellen Kommunikation finden Sie in Abschnitt 6.
Hinweise für den USB-Betrieb und den gleichzeitigen Betrieb beider Schnittstellen
finden Sie in Abschnitt 7.
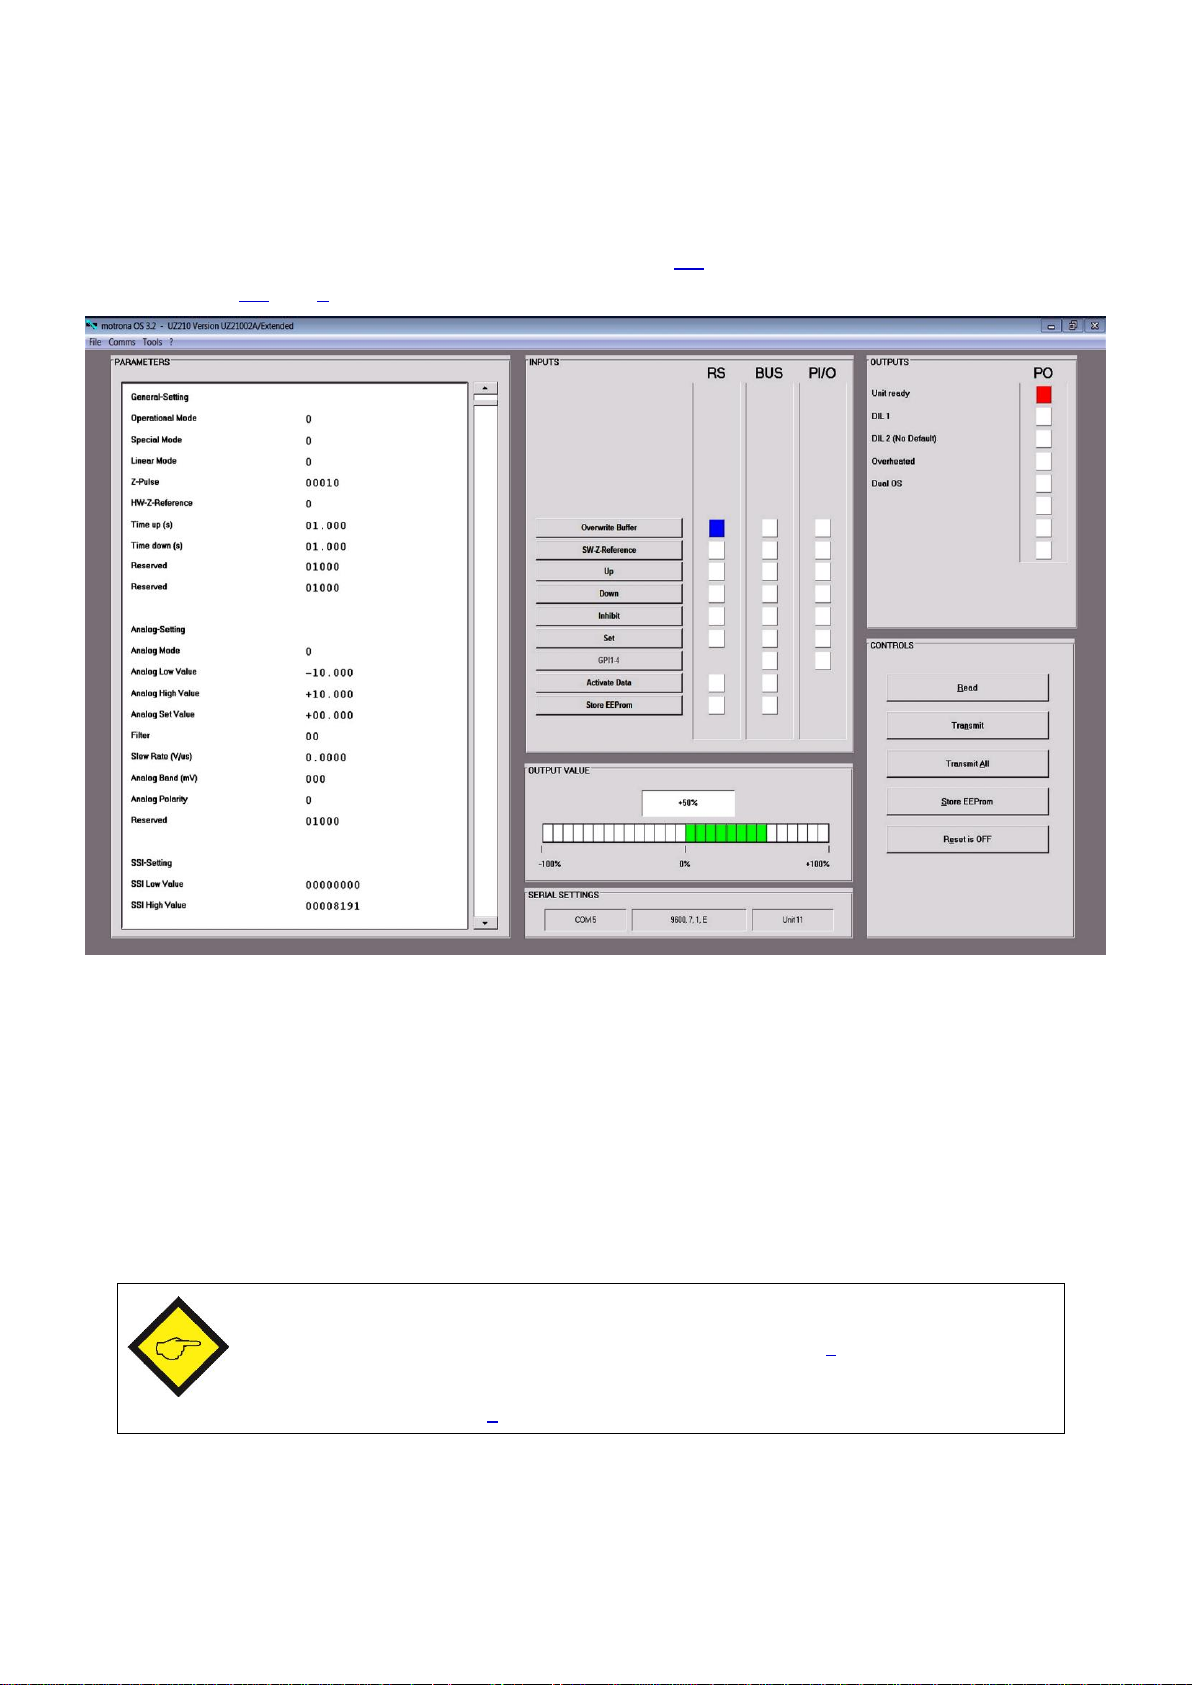
Die Parametrierung des Gerätes erfolgt über die serielle Schnittstelle oder über den USBAnschluss mit Hilfe eines PCs und der Bedienersoftware OS32. Verbinden Sie den PC mit dem
Wandler über die serielle Schnittstelle (siehe Abschnitt 4.6) oder über den USB-Port (siehe
Abschnitte 4.7 und 7). Beim Start der OS32-Software erscheint folgender Bildschirm:
Falls die Textfelder leer bleiben und in der Kopfzeile „OFFLINE“ angezeigt wird, klicken Sie bitte
auf „Comms“, um die serielle Einstellung Ihres PC an den Wandler anzupassen.
Im Parameterfeld des Bildschirms können die einzelnen Parameter nach individuellem Bedarf
eingestellt werden. In den nachfolgenden Listen ist die Funktion der einzelnen Parameter
beschrieben. Die Parameterlisten zeigen auch die werksseitige Default-Einstellung sowie den
seriellen Zugriffscode der einzelnen Parameter.
8590_5010_02c_oi_d.doc / Mrz-21 Seite 16 / 28
Page 17
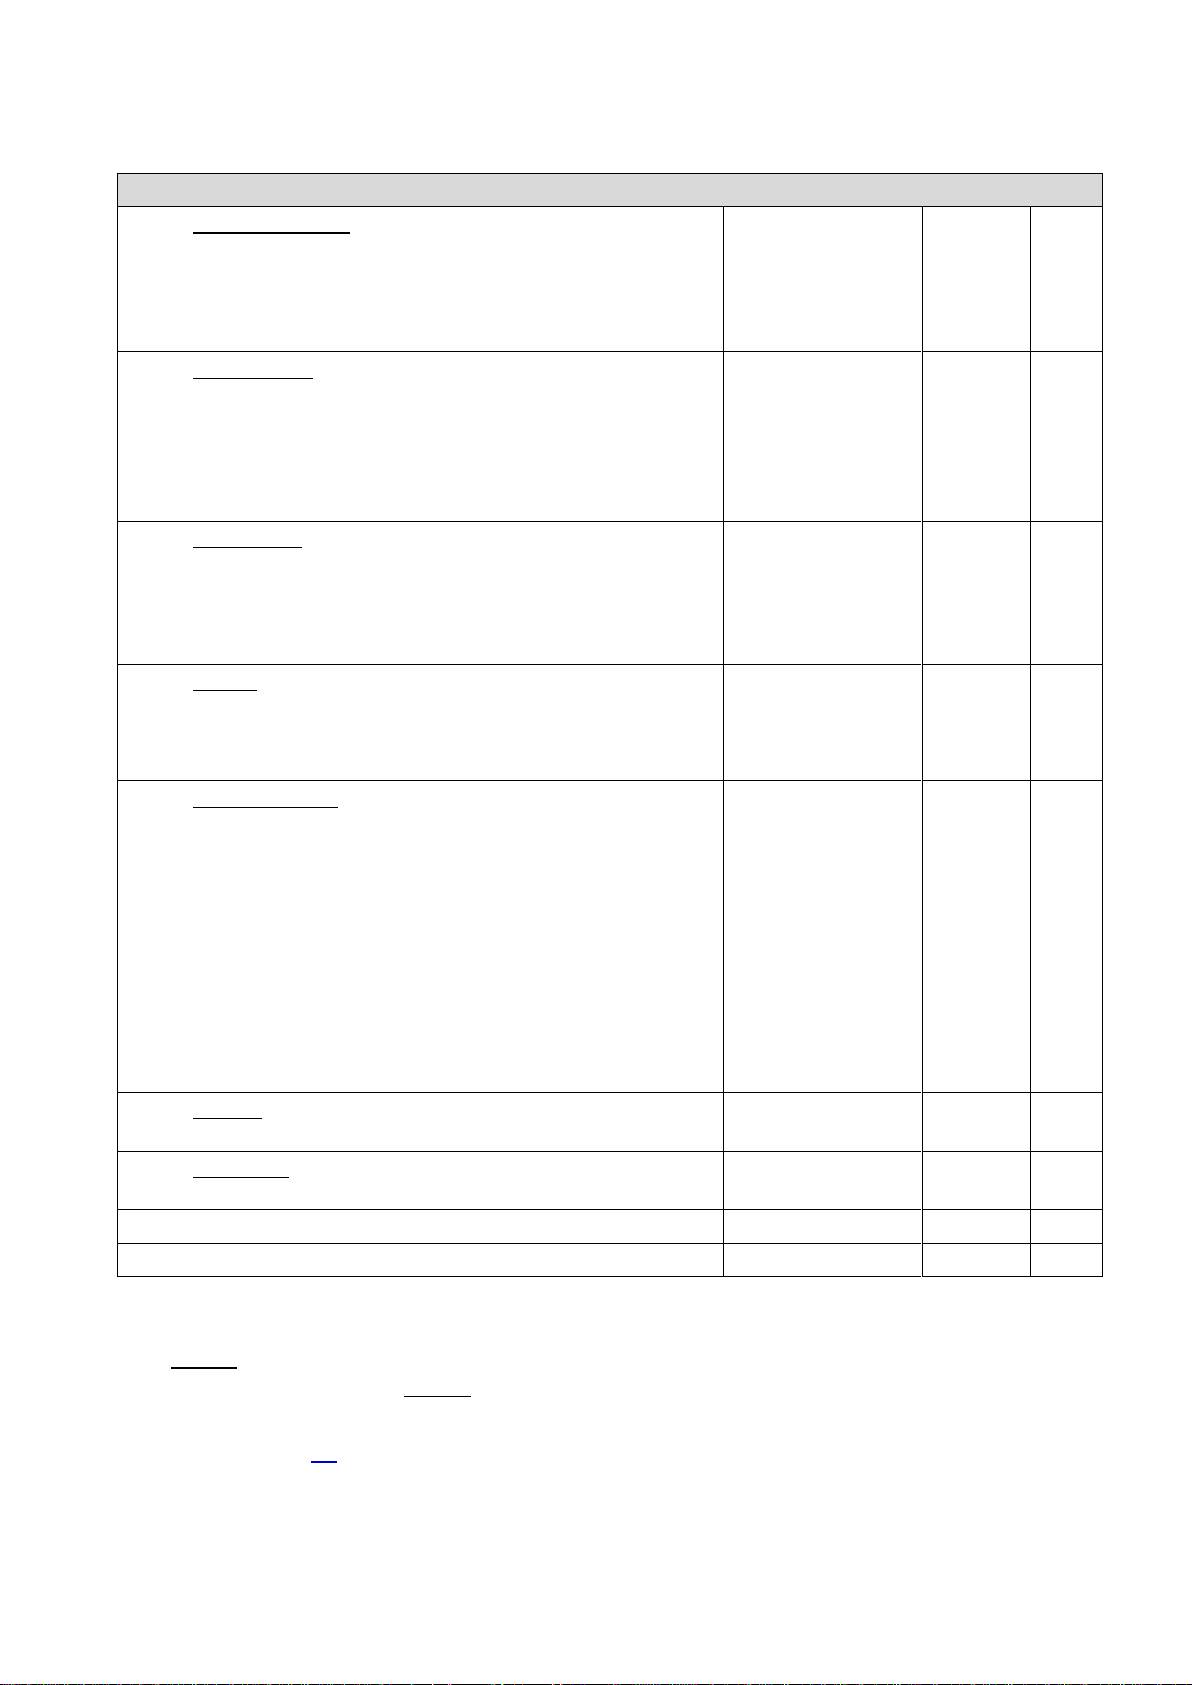
5.1. General Settings (Allgemein)
Nr.
Parameter
Bereich
Default
Ser.
001
Operational Mode: Betriebsart des Gerätes
0: Analogeingang => Frequenz (inkrementaler Ausgang
1: Analogeingang => Position (inkrementaler Ausgang [a]
2: Analogeingang => Position (inkrementaler Ausgang [a]
3: Analogeingang => Position (SSI-Ausgang)
0, 1, 2, 3
0
A0
002
Special Mode: Spezielle Funktionen
0: normaler Wandler-Betrieb mit Analogeingang
1: Funktion „Motorpotentiometer“
(Frequenz- und Positionsgeber, Tasten „UP“ und „DOWN“)
2: Repeat-Funktion
(zyklisches Durchlaufen von Frequenzen oder Positionen)
0, 1, 2
0
A1
003
Linear Mode: Programmierbare Linearisierung [b]
0: Linearisierungsfunktion ausgeschaltet
1: Linearisierung im positiven Bereich
(negative Eingangswerte werden gespiegelt)
2: Linearisierung im positiven sowie im negativen Bereich
0, 1, 2
0
A2
004
Z-Pulse: Anzahl der Impulse zwischen 2 Nullimpulsen
Wenn dieser Parameter auf den Wert „n“ eingestellt ist,
erzeugt der Wandler am Inkremental-Ausgang nach jeweils
„n“ Ausgangsimpulsen einen Nullimpuls
5 - 60 000
10
A3
005
HW-Z-Reference: Hardware-Referenz für Nullimpulse
Bestimmt die Funktion des Steuereinganges [Cont1]
0: Freie Funktionszuweisung für [Cont1]
Parameter 032 [Input 1 Function] bestimmt die Funktion
des Steuereinganges [Cont1]
1: der Nullimpulszähler wird durch ein statisches HIGH Signal an Eingang [Cont1] auf null gesetzt [c]
2: der Nullimpulszähler wird durch eine ansteigende
Flanke an Eingang [Cont1] auf null gesetzt [c]
3: der Nullimpulszähler wird durch eine abfallende
Flanke an Eingang [Cont1] auf null gesetzt [c]
0, 1, 2, 3
0
A4
006
Time up: Rampenzeit aufwärts
(Bei Motorpotentiometer- oder Repeat-Funktion)
0,001 - 99,999 sec
1,000
A5
007
Time down: Rampenzeit abwärts
(Bei Motorpotentiometer- oder Repeat-Funktion)
0,001 - 99,999 sec
1,000
A6
008
Reserve, ohne Funktion
009
Reserve, ohne Funktion
[a] Mode 1 arbeitet mit einer festen Raster von 100 µsec, deshalb ist die minimal mögliche
Ausgangsfrequenz 10 kHz. Mode 2 arbeitet mit variabler Abtastung und erzeugt daher bei langsamen
Positionsänderungen auch Frequenzen kleiner 10 kHz
[b] siehe Abschnitt 5.8
[c] Eingang „Cont1“ ist damit fest für diese Funktion reserviert und es darf keine weitere Funktion mehr
zugewiesen werden, d.h. Parameter [Input1 Function] muss auf 0 gesetzt sein.
8590_5010_02c_oi_d.doc / Mrz-21 Seite 17 / 28
Page 18
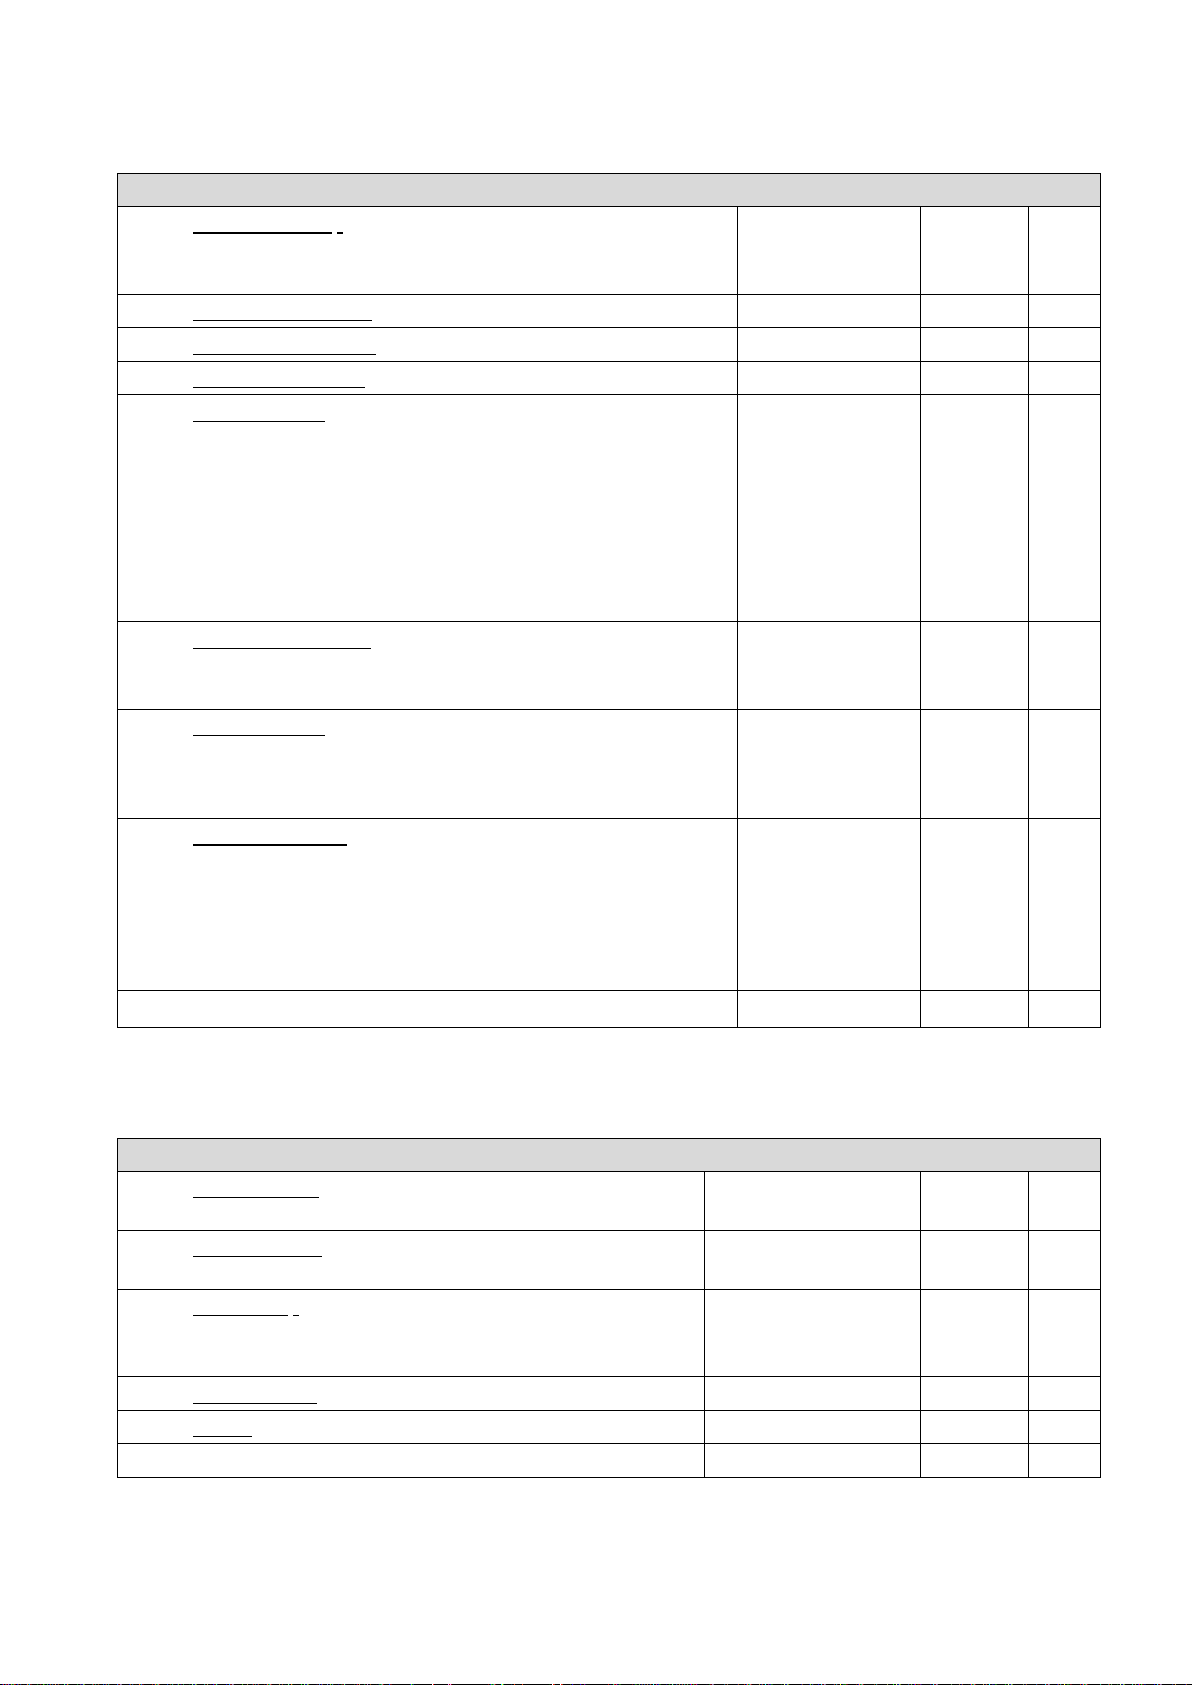
5.2. Analogue Settings (Analogeingang)
Nr.
Parameter
Bereich
Default
Ser.
010
Analogue Mode: Betriebsart des Analogeingangs
0: Eingangssignal = Spannung (±10 V)
1: Eingangssignal = Strom (0/4 - 20 mA)
0, 1
0
A9
011
Analogue Low Value: Anfangswert des Analogsignals
± 10 000 mV
-10 000
B0
012
Analogue High Value: Endwert des Analogsignals
± 10 000 mV
+10 000
B1
013
Analogue Set Value: Setzwert des Analogeingangs *)
± 10 000 mV
0
B2
014
Analogue Filter: Filterfunktion für den Analogeingang
Dient zur Glättung unruhiger analoger Eingangssignale
00: Filter ausgeschaltet (sofortige Reaktion)
01: kleine Filterwirkung, schnelle Reaktion (Τ
ca. 50 µsec)
--05: mittlere Filterwirkung und Reaktion (Τ
ca. 800 µsec)
---
12: große Filterwirkung, träge Reaktion (Τ
ca.
100 msec)
0 - 12
0
B3
015
Analogue Slew Rate:
Begrenzung der Steilheit der analogen Eingangssignale auf
den vorgegebenen Maximalwert
0 - 1,0000 V/µsec
0
B4
016
Analogue Band: Totzone für Signaländerungen
Das Ausgangssignal reagiert nur, wenn am Analogeingang eine
Signalveränderung größer als die hier vorgegebene Bandbreite
detektiert wurde
0 - 100 mV
0
B5
017
Analogue Polarity: positive oder negative Frequenzen
0: Die Richtungsinformation A/B (90°) ändert sich
entsprechend Eingangssignal und Programmierung
1: Es werden nur Impulse in Vorwärtsrichtung ausgegeben
(A stets vor B)
(Einstellung nicht relevant bei „Operational Mode = 3“, SSI)
0, 1
0
B6
018
Reserve, ohne Funktion
Nr.
Parameter
Bereich
Default
Ser.
019
SSI Low Value: Anfangswert des SSI-Ausgangs
bei Eingangssignal „Analogue Low Value“
1 - 33554431
(25 Bit)
0
B8
020
SSI High Value: Endwert des SSI-Ausgangs
bei Eingangssignal „Analogue High Value“
1 - 33554431
(25 Bit)
8191
(13 Bit)
B9
021
SSI Format: Codierung des SSI-Signals
0: Daten sind Gray-codiert
1: Daten sind binär codiert
0, 1
0
C0
022
SSI Baud Rate: Übertragungsgeschwindigkeit
0,001 - 1,000 MHz
0,100
C1
023
SSI Bit: Wortlänge des SSI-Telegramms
10 - 25 Bit
25
C2
024
Reserve, ohne Funktion
5.3. SSI Setting (SSI-Datenausgang)
*) siehe Parameter Nr. 032 [Input1 Function]
8590_5010_02c_oi_d.doc / Mrz-21 Seite 18 / 28
Page 19
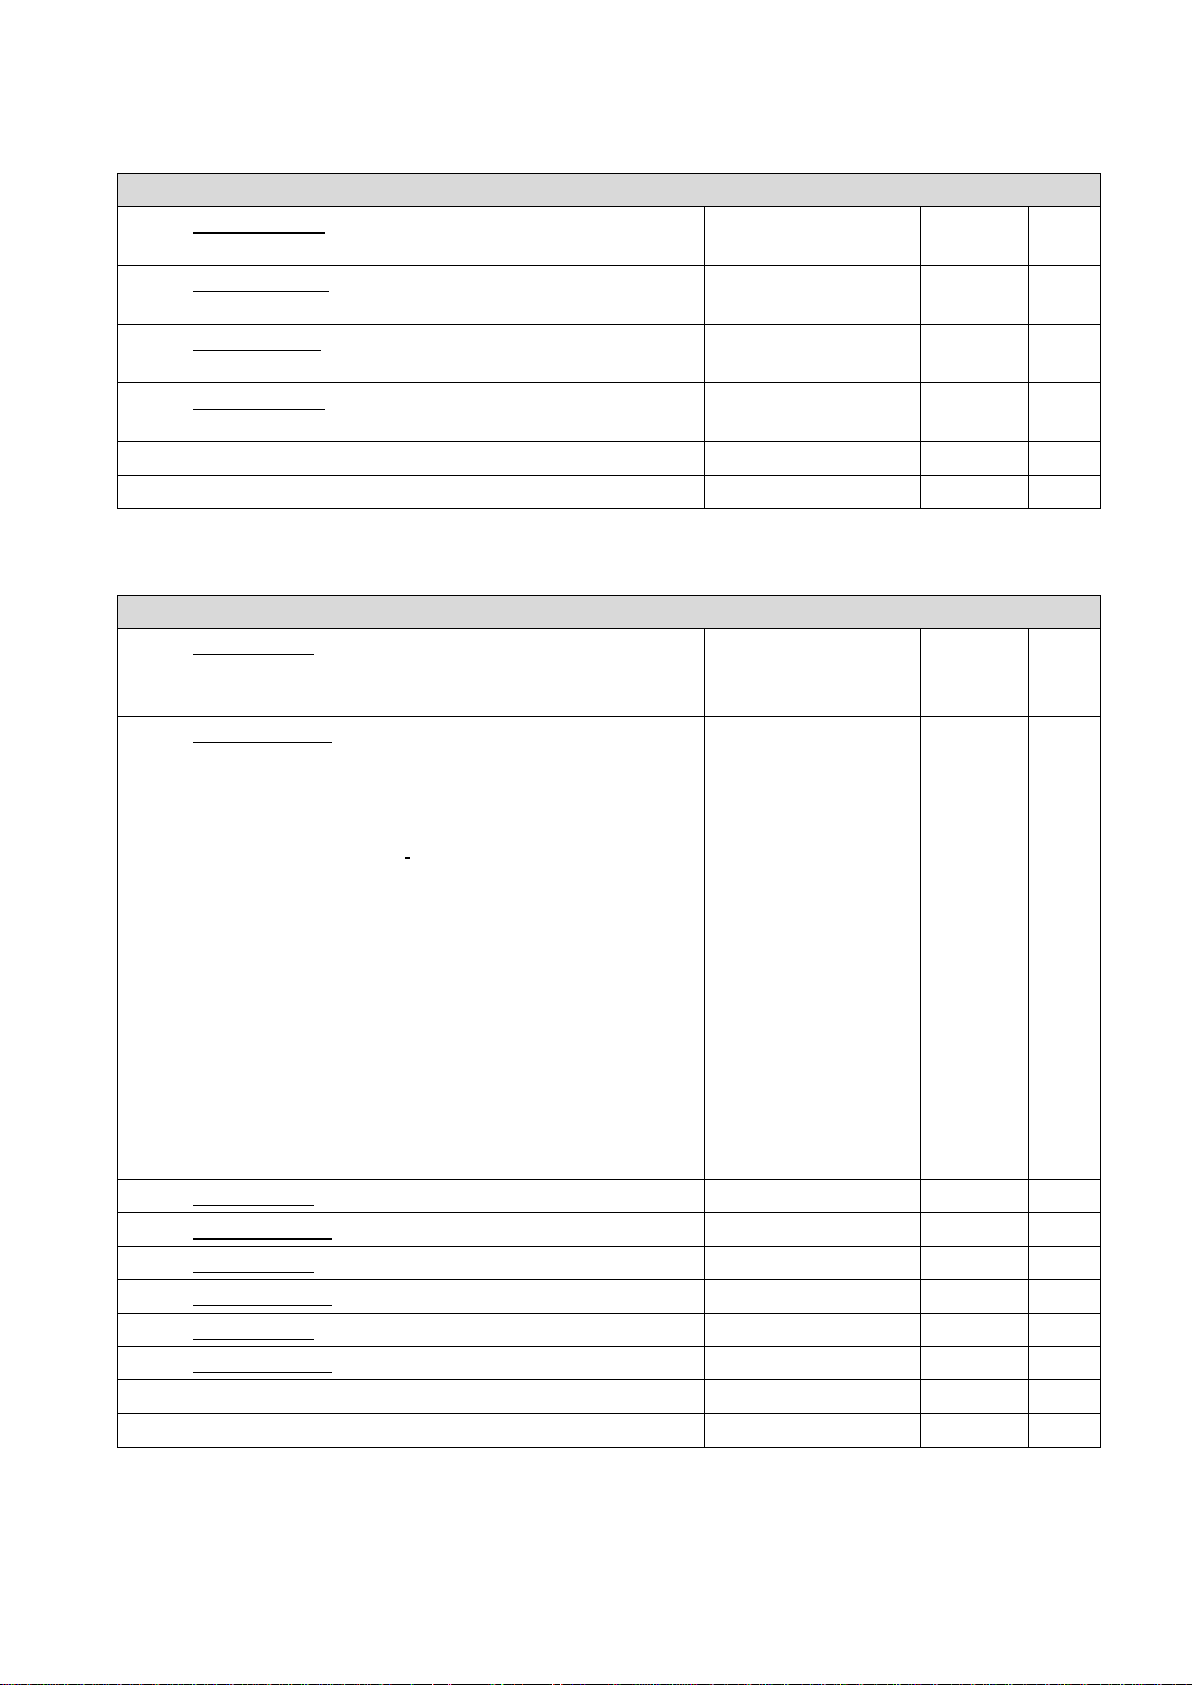
5.4. Encoder Setting (inkrementaler Ausgang)
Nr.
Parameter
Bereich
Default
Ser.
025
POS Low Value: Anfangswert des Positionszählers
bei Eingangssignal „Analogue Low Value“
±100 000 000
(Inkremente)
0
C4
026
POS High Value: Endwert des Positionszählers
bei Eingangssignal „Analogue High Value“
±100 000 000
(Inkremente)
10 000
C5
027
FRE Low Value: Anfangswert der Ausgangsfrequenz
bei Eingangssignal „Analogue Low Value“
± 1 000 000,00
(Hz)
-1000.00
C6
028
FRE High Value: Endwert der Ausgangsfrequenz
bei Eingangssignal „Analogue High Value“
± 1 000 000,00
(Hz)
+1000.00
C7
029
Reserve, ohne Funktion
030
Reserve, ohne Funktion
Nr.
Parameter
Bereich
Default
Ser.
031
Input 1 Config: Schaltverhalten des Eingangs „Cont1“
0: Funktion aktiv bei statisch LOW
1: Funktion aktiv bei statisch HIGH
0, 1
0
D0
032
Input 1 Function: Funktion des Eingangs „Cont 1“
0: keine Funktion
1: Funktion „Set“. Setzt den analogen Eingangswert
vorübergehend auf den Festwert
[Analogue Set Value] (siehe Parameter Nr. 013)
2: Funktion „Inhibit“. Unterdrückt vorübergehend alle
Änderungen am Analogeingang und behält den
letzten Wert bei.
3: Funktion „DOWN“. Abwärts-Funktion bei Betrieb als
Motorpotentiometer“
4: Funktion „UP“. Aufwärts-Funktion bei Betrieb als
Motorpotentiometer“
5: Funktion „Z-Reference“. Der Eingang dient zur
statischen Nullstellung des Nullimpulszählers *)
6: Funktion „Print“. Der Eingang löst eine serielle
Übertragung des spezifizierten Messwertes aus
0 - 6
0
D1
033
Input 2 Config: siehe „Input 1 Config“
0, 1
0
D2
034
Input 2 Function: siehe „Input 1 Function“
0 - 6
0
D3
035
Input 3 Config: siehe „Input 1 Config“
0, 1
0
D4
036
Input 3 Function: siehe „Input 1 Function“
0 - 6
0
D5
037
Input 4 Config: siehe „Input 1 Config“
0, 1
0
D6
038
Input 4 Function: siehe „Input 1 Function“
0 - 6
0
D7
039
Reserve, ohne Funktion
040
Reserve, ohne Funktion
5.5. Command Setting (Steuereingänge)
*) Nur geeignet für langsame, rein statische Nullstellung (z. B. Referenzierung im Stillstand).
Für dynamische Anforderungen siehe Parameter 005 [HW-Z-Reference]
8590_5010_02c_oi_d.doc / Mrz-21 Seite 19 / 28
Page 20
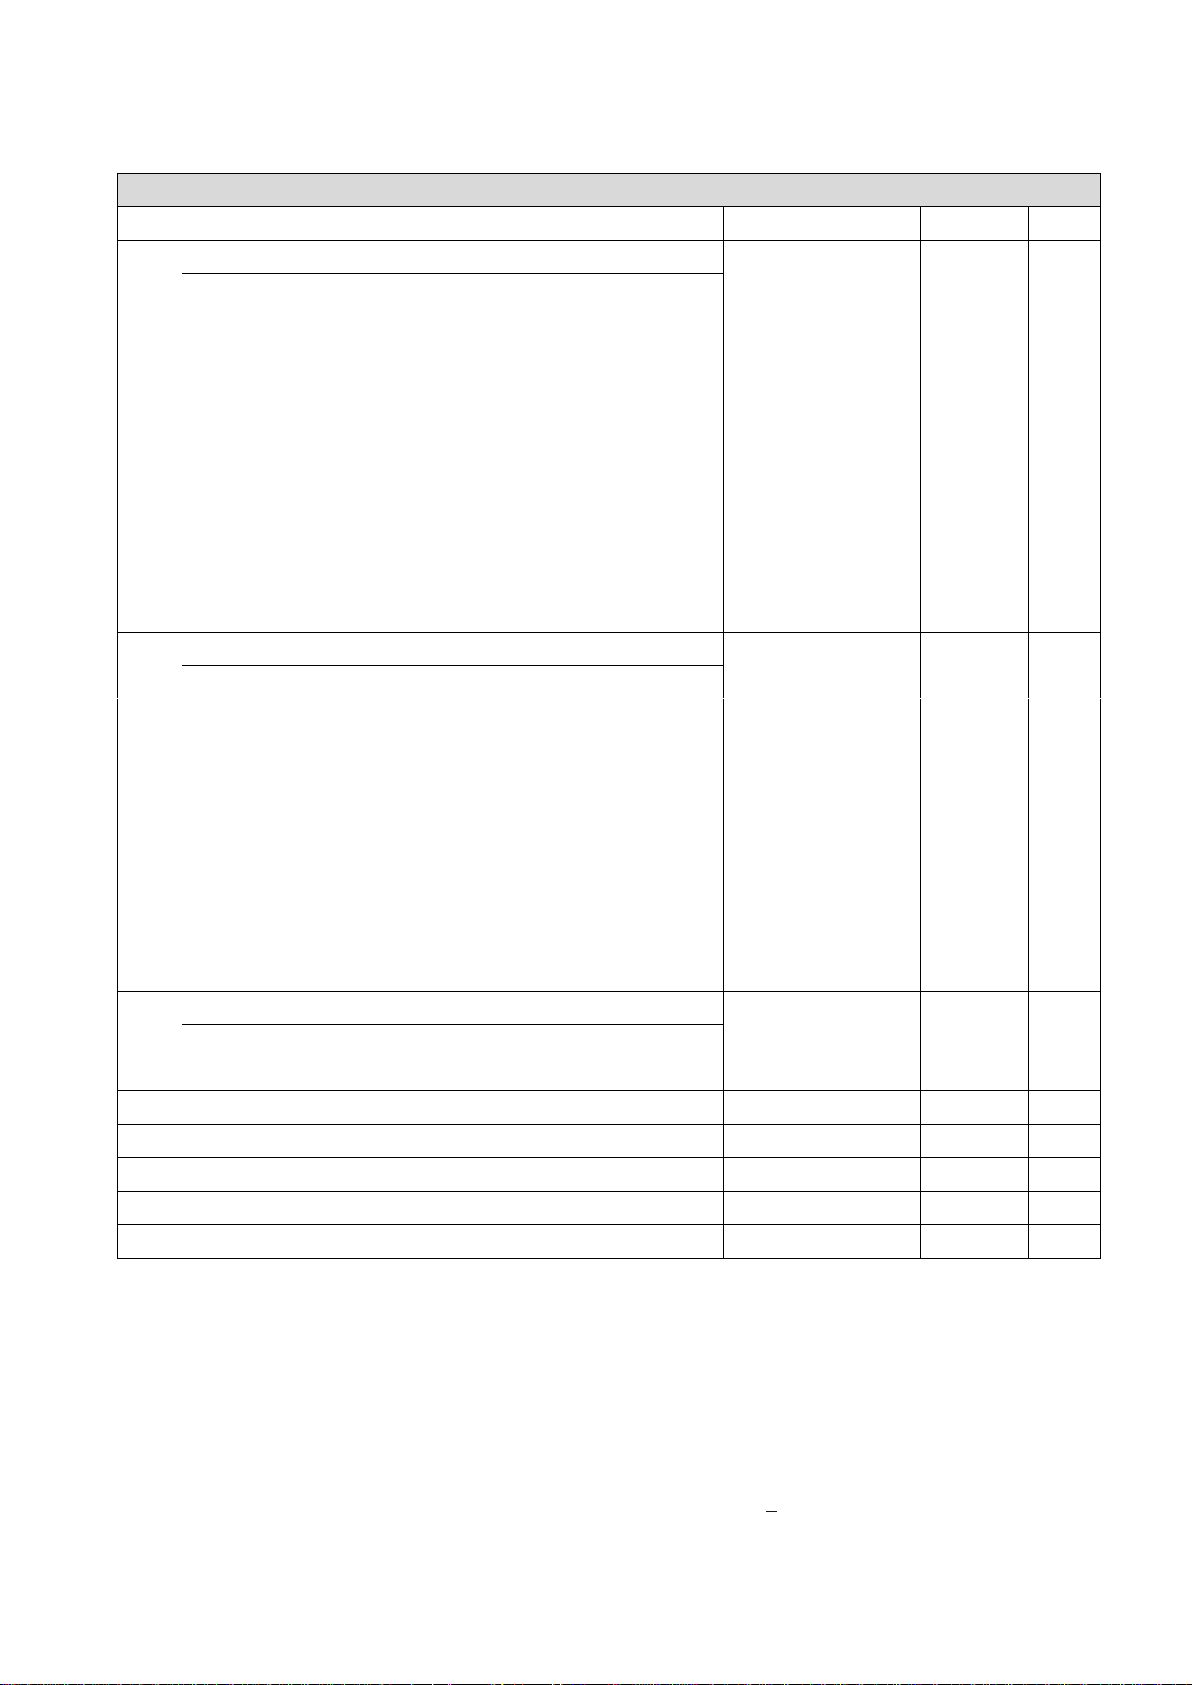
5.6. Serial Setting (Serielle Schnittstelle)
Nr.
Parameter
Bereich
Default
Ser.
041
Unit Number (serielle Geräteadresse)
11 … 99
11
90
042
Serial Baud Rate (Übertragungsgeschwindigkeit)
0 - 10
0
91
0 =
9600 Baud
1 =
4800 Baud
2 =
2400 Baud
3 =
1200 Baud
4 =
600 Baud
5 =
19 200 Baud
6 =
38 400 Baud
7=
56 000 Baud
8=
57 600 Baud
9=
76 800 Baud
10=
115 200 Baud
043
Serial Format (Datenformat)
0 … 9
0
92
0 =
7 Daten, Parity even, 1 Stopp
1 =
7 Daten, Parity even, 2 Stopp
2 =
7 Daten, Parity odd, 1 Stopp
3 =
7 Daten, Parity odd, 2 Stopp
4 =
7 Daten, kein Parity, 1 Stopp
5 =
7 Daten, kein Parity, 2 Stopp
6 =
8 Daten, Parity even, 1 Stopp
7 =
8 Daten, Parity odd, 1 Stopp
8 =
8 Daten, kein Parity, 1 Stopp
9 =
8 Daten, kein Parity, 2 Stopp
044
Serial Protocol (Sendeprotokoll für Printer-Mode *)
0 … 1
0
E0
0 =
Sendeprotokoll = Unit Nr. – Daten, LF, CR
1 =
Sendeprotokoll = Daten, LF, CR
045
Serial Timer (Timer für zeitgesteuerte Sendungen (sec.) *)
0.000 … 9.999
0
E1
046
Register Code (serieller Code des zu sendenden Wertes *)
0 … 19
16
E2
047
Reserve, ohne Funktion
048
Reserve, ohne Funktion
049
Reserve, ohne Funktion
*) Nähere Einzelheiten zum seriellen Betrieb des Gerätes siehe Abschnitt 6.
8590_5010_02c_oi_d.doc / Mrz-21 Seite 20 / 28
Page 21
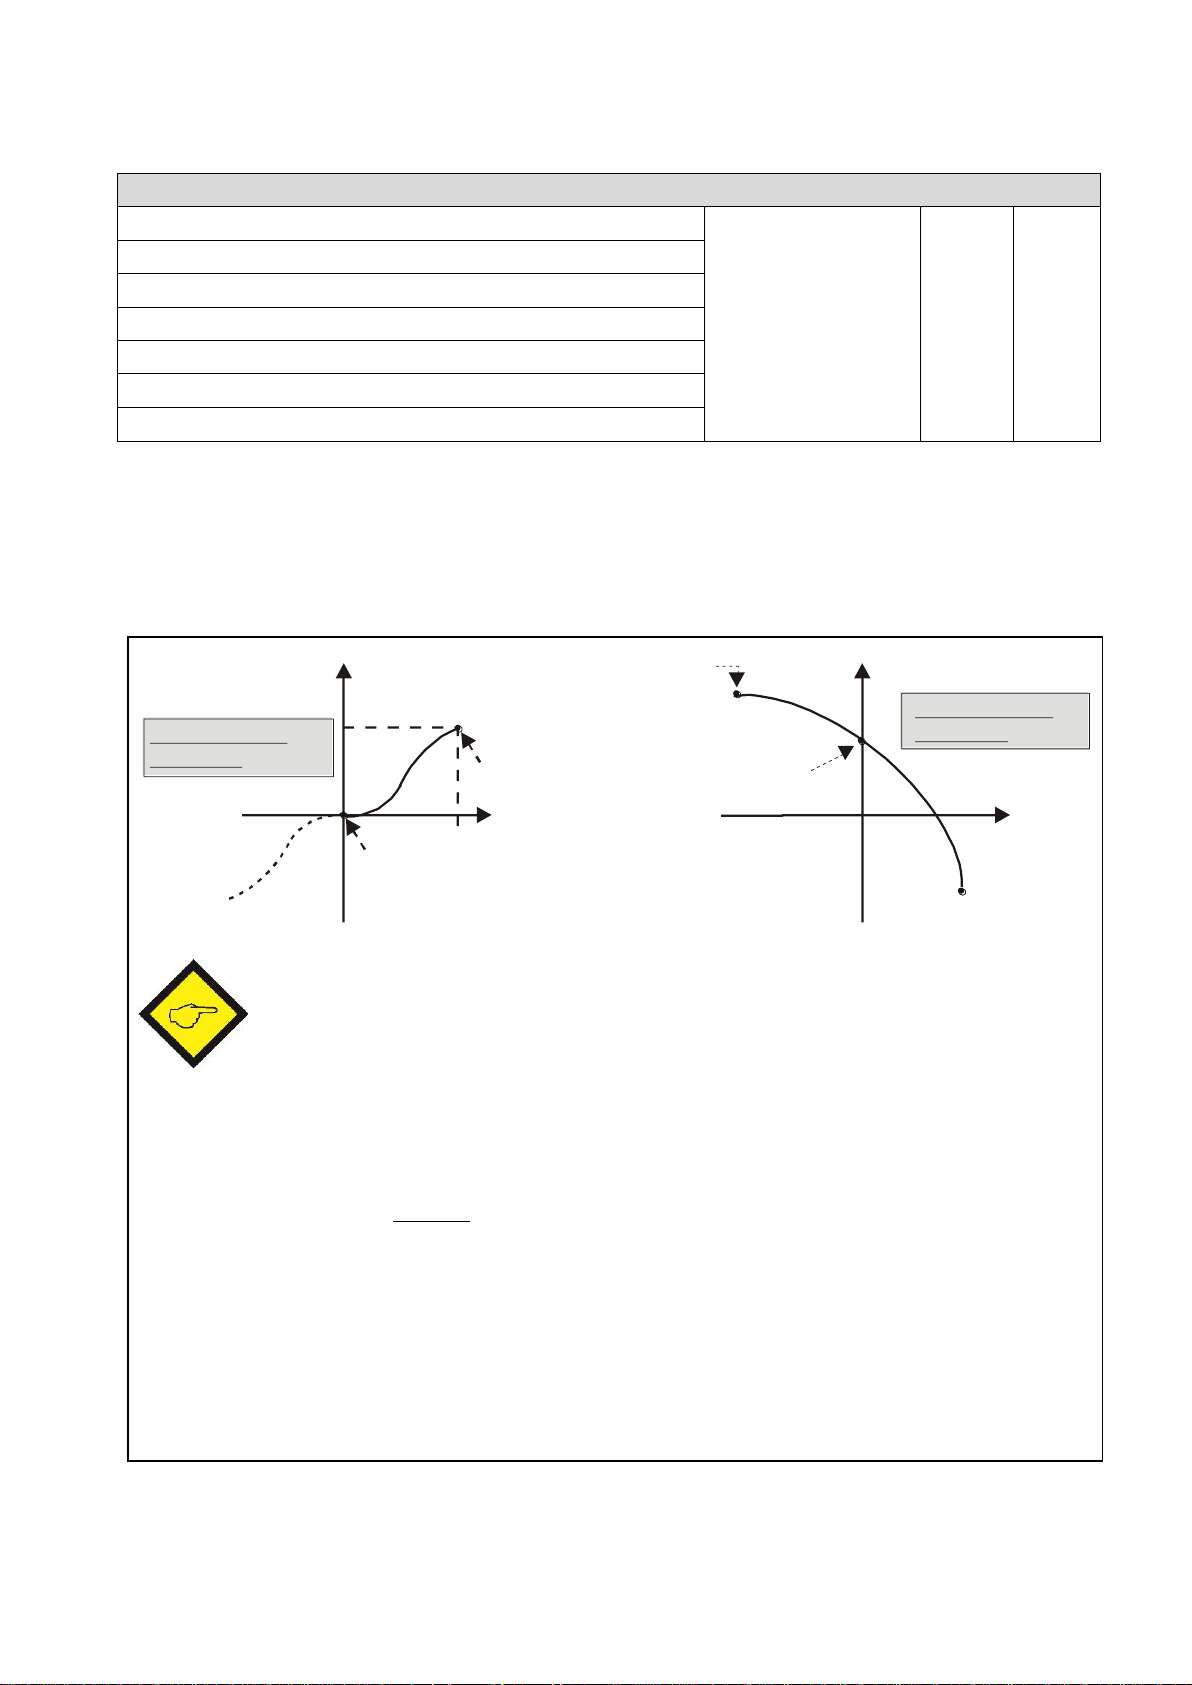
5.7. Linearization Setting (Linearisierung)
Nr.
Linearisierungstabelle
Bereich
Default
Ser.
050
Erster Stützpunkt (x0, Originalwert)
E6
051
Erster Stützpunkt, (y0, Ersatzwert für x0)
…
052
Zweiter Stützpunkt (x1, Originalwert)
-10 000 … +10 000
0
…
053
Zweiter Stützpunkt, (y1, Ersatzwert für x1)
…
usw. ---->
…
080
Letzter Stützpunkt (x15, Originalwert)
…
081
Letzter Stützpunkt, (y15, Ersatzwert für x15)
H7
x
y
(x0)= 0
(y0)= 0
Linearization Mode
Einstellung 1
x
y
Linearization Mode
Einstellung 2
(x0)= -1000
(y0)= 900
(x8)= 0
(y8)= 750
(x15)= +1000
(y15)= - 600
*)
(x15)= 1000
(y15)= 800
Die x-Werte legen fest, welcher ermittelte Original-Messwert durch einen
anderen Wert ersetzt werden soll
Der entsprechende y-Wert gibt an, welcher Wert anstelle des x-Wertes
verwendet werden soll
(z. B. ersetzt der Wert y3 den ursprünglichen angezeigten Zählerwert x3)
Zwischen zwei Stützpunkten werden die Werte aus Geraden-Stücken
nachgebildet (lineare Interpolation)
x- Werte müssen in kontinuierlich ansteigender Reihenfolge eingegeben
werden, d.h. Parameter x0 muss den kleinsten und Parameter x15 den größten
Anzeigewert enthalten
Ganz unabhängig vom gewählten Linearisierungsbereich akzeptiert das Gerät in
den x- und y-Vorgaben jeden beliebigen Wert zwischen -10 000 und +10 000.
Bei Zählerwerten außerhalb des definierten Linearisierungsbereiches gilt:
- für alle Istwerte kleiner als x0 wird konstant der Wert y0 angezeigt.
- für alle Istwerte größer als x15 wird konstant der Wert Y15 angezeigt.
5.8. Hinweise für den Gebrauch der Linearisierungs-Funktion
Die nachfolgende Zeichnung erklärt den Unterschied zwischen den Einstellungen
„Linear Mode“ = 1 und „Linear Mode“ = 2:
8590_5010_02c_oi_d.doc / Mrz-21 Seite 21 / 28
Page 22

6. Hinweise für die serielle Kommunikation
Parameter
„Register Code“
Code
intern
Übertragener Istwert
16
; 6
Analoger Eingangswert in mV
(Unit Nr.)
Serial Protocol = 0 :
1 1
+/- X X X X X X
LF
CR
Serial Protocol = 1 :
+/- X X X X X X
LF
CR
Die serielle Kommunikation kann für folgende Zwecke genutzt werden:
Programmierung des Gerätes über PC mit der Bedienersoftware OS32
(Beschreibung siehe Abschnitt 5)
Automatische, zyklische Übertragung von Daten an einen PC, eine SPS
oder einen Daten-Logger
Kommunikation mit PC oder SPS über Kommunikationsprotokoll
In diesem Abschnitt werden nur die wichtigsten seriellen Funktionen beschrieben.
Weitergehende Informationen sind aus der speziellen Beschreibung SERPRO ersichtlich.
6.1. Automatische, zyklische Datenübertragung
Geben Sie hierzu unter Parameter „Serial Timer“ eine Zykluszeit ungleich Null ein.
Geben Sie unter Parameter „Register Code“ vor, welchen Istwert Sie zyklisch sehen möchten.
Theoretisch könnten Sie sämtliche internen Werte übertragen, für eine zyklische Übertragung
macht aber bei der vorliegenden Version nur der folgende Wert wirklich Sinn:
Abhängig von Parameter „Serial Protocol“ sendet das Gerät zyklisch einen der folgenden
Strings (xxxx = Zählerdaten, LF = Line Feed [hex. 0A], CR = Carriage Return [hex 0D])
(Vornullen werden nicht übertragen)
8590_5010_02c_oi_d.doc / Mrz-21 Seite 22 / 28
Page 23
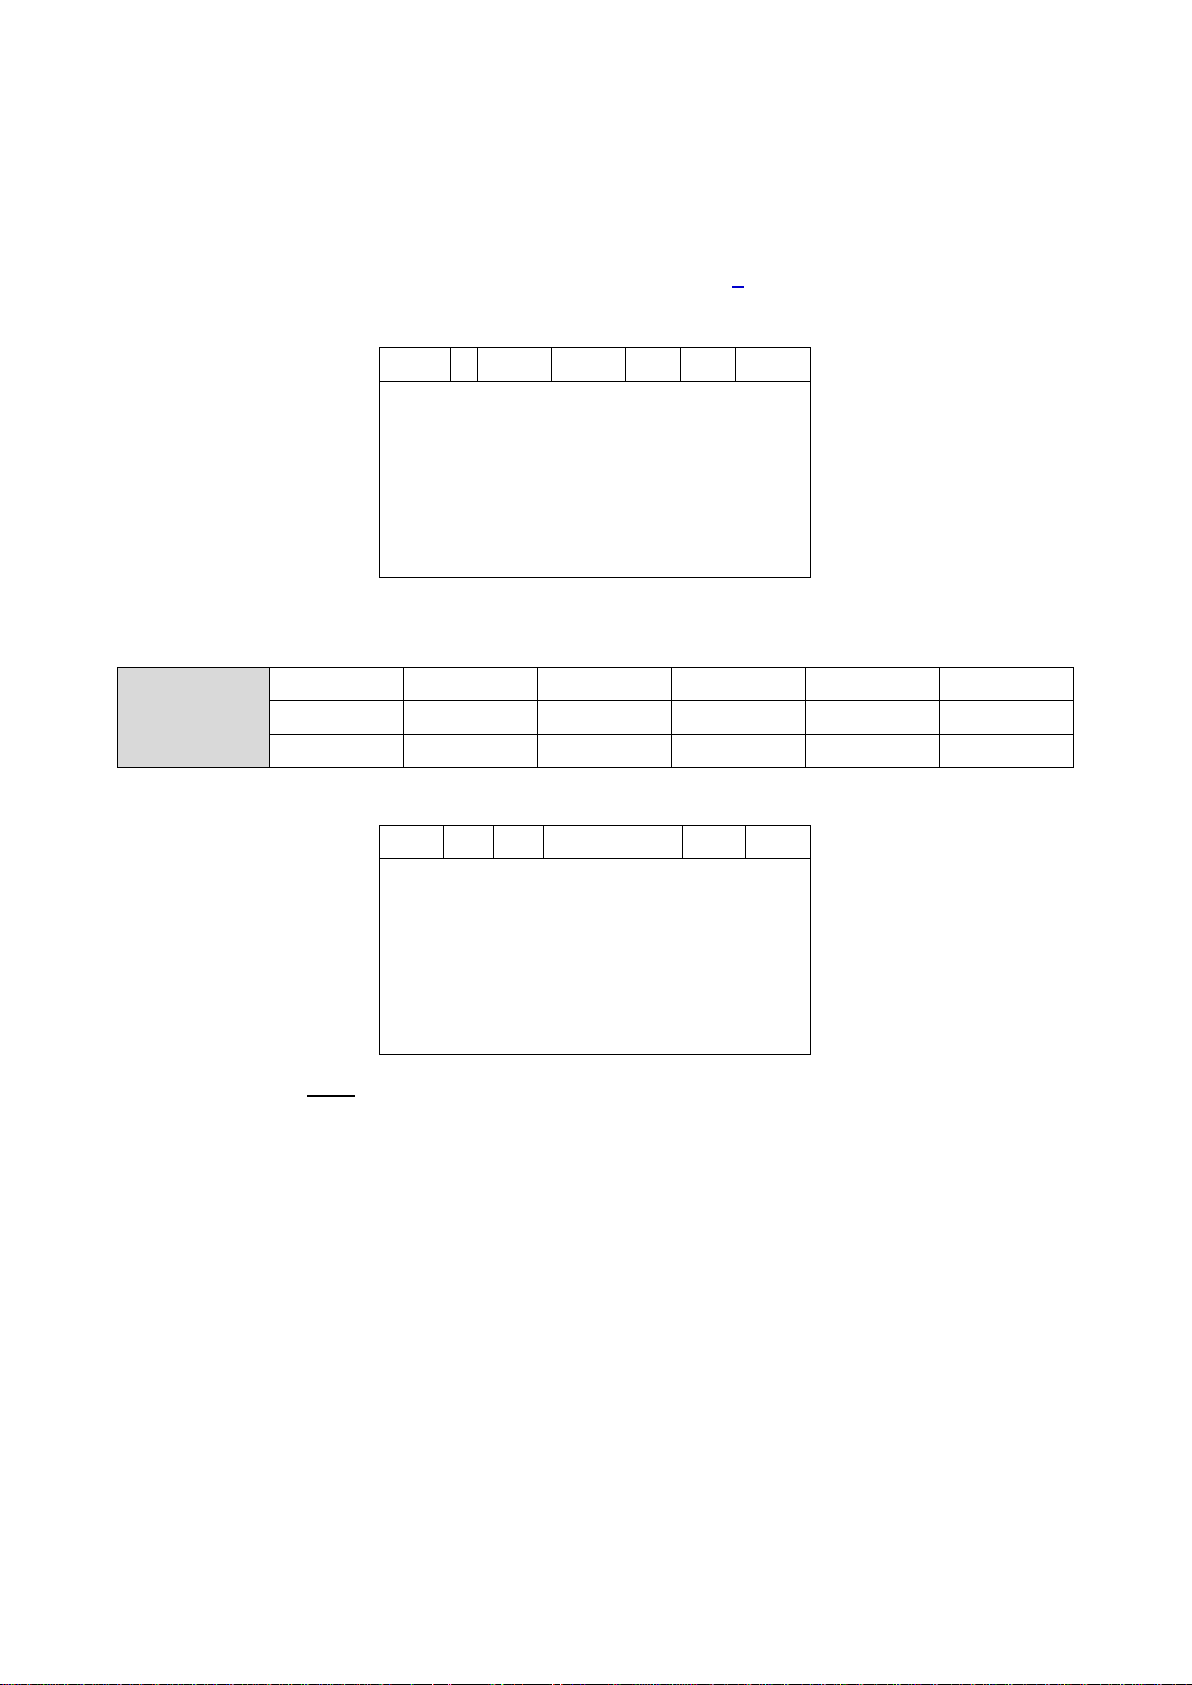
6.2. Kommunikations-Protokoll
EOT
AD1
AD2
C1
C2
ENQ
EOT = Steuerzeichen (Hex 04)
AD1 = Geräteadresse, High Byte
AD2 = Geräteadresse, Low Byte
C1 = auszulesende Codestelle, High Byte
C2 = auszulesende Codestelle, Low Byte
ENQ = Steuerzeichen (Hex 05)
ASCII-Code:
EOT 1 1 ; 6
ENQ
Hexadezimal:
04
31
31
3B
36
05
Binär:
0000 0100
0011 0001
0011 0001
0011 1011
0011 0100
0000 0101
STX
C1
C2
x x x x x x x
ETX
BCC
STX = Steuerzeichen (Hex 02)
C1 = auszulesende Codestelle, High Byte
C2 = auszulesende Codestelle, Low Byte
xxxxx = auszulesende Daten
ETX = Steuerzeichen (Hex 03)
BCC = Block check character
Wenn Sie mit dem Gerät über Protokoll kommunizieren, haben Sie vollständigen Schreib- und
Lesezugriff auf alle internen Parameter, Zustände und Istwerte. Der Zähler verwendet das
DRIVECOM-Protokoll gemäß DIN ISO 1745. Die seriellen Zugriffscodes für alle Parameter des
Gerätes sind in den Parameter-Beschreibungen von Abschnitt 5. angegeben.
Um Daten vom Gerät anzufragen, muss der folgende Anfrage-String gesendet werden:
Soll z. B. von einem Gerät mit der Geräteadresse 11 der aktuelle Analogeingang ausgelesen
werden (Codestelle ; 6), dann lautet der detaillierte Anfrage-String:
Die Antwort des Gerätes lautet bei korrekter Anfrage:
Vornullen werden nicht übertragen. Der Block-Check-Character wird mittels einer EXCLUSIVODER-Funktion aller Zeichen von C1 bis ETX (je einschließlich) gebildet.
8590_5010_02c_oi_d.doc / Mrz-21 Seite 23 / 28
Page 24
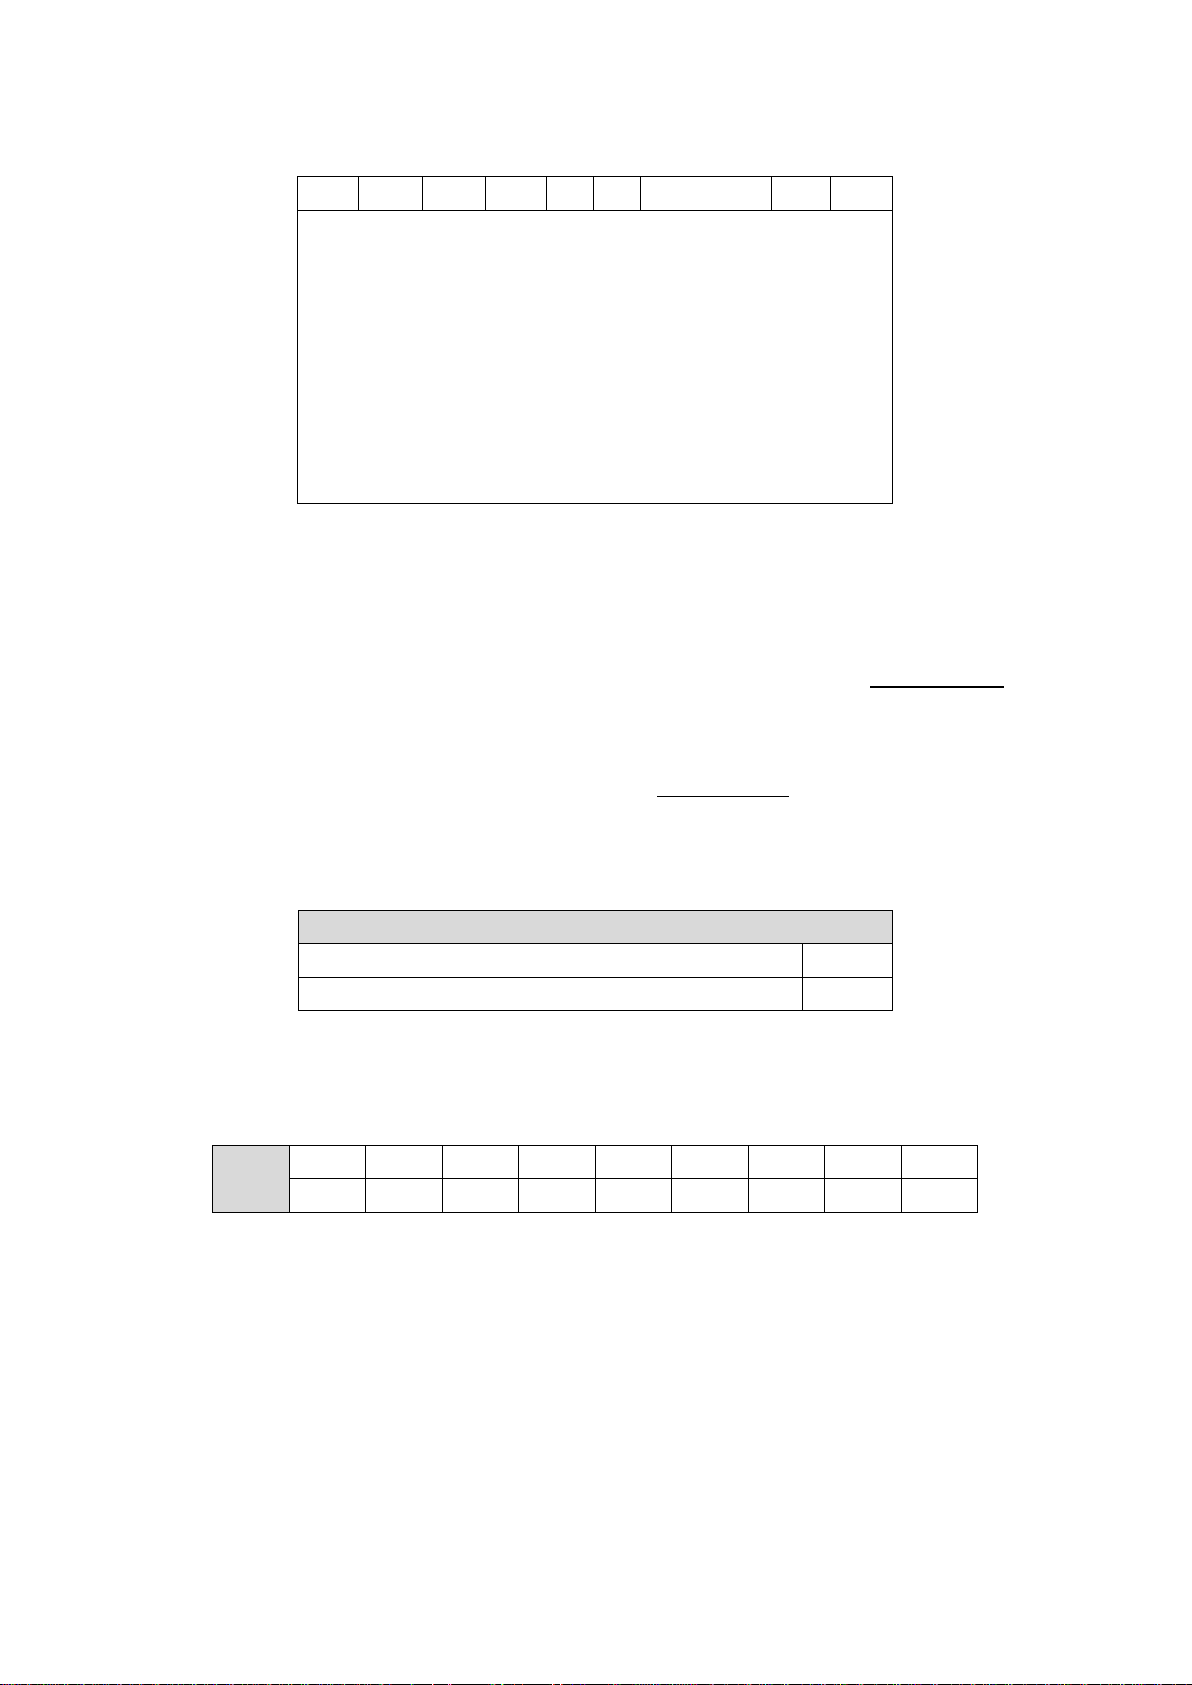
EOT
AD1
AD2
STX
C1
C2
x x x x x x x
ETX
BCC
EOT = Steuerzeichen (Hex 04)
AD1 = Geräteadresse, High Byte
AD2 = Geräteadresse, Low Byte
STX = Steuerzeichen (Hex 02)
C1 = zu beschreibende Codestelle, High Byte
C2 = zu beschreibende Codestelle, Low Byte
xxxxx = gesendeter Parameter-Wert
ETX = Steuerzeichen (Hex 03)
BCC = Block check character
Funktion
Code
Activate Data
67
Store EEProm
68
ASCII
EOT 1 1
STX 6 7 1 ETX
BCC
Hex
0 4
3 1
3 1
0 2
3 6
3 7
3 1
0 3
3 3
Um einen Parameter zu beschreiben, muss der folgende String gesendet werden:
Bei korrektem Empfang meldet sich das Gerät mit dem Steuerzeichen ACK, ansonsten mit NAK.
Ein neu gesendeter Parameter wird im Gerät zunächst zwischengespeichert, ohne den
Zählvorgang zu beeinflussen. Somit ist es möglich, bei laufender Gerätefunktion im Hintergrund
mehrere neue Parameter vorzubereiten.
Sollen die übertragenen Parameter aktiviert werden, muss an das Register „Activate Data“ der
Zahlenwert „1“ gesendet werden. Damit werden gleichzeitig alle geänderten Parameter aktiv.
Sollen die neuen Parameter auch nach Abschaltung der Stromversorgung noch dauerhaft
gespeichert bleiben, muss zusätzlich an das Register „Store EEProm“ der Zahlenwert „1“
gesendet werden. Damit werden alle neuen Daten auch im EEProm des Gerätes gespeichert.
Ansonsten kehrt das Gerät nach Neueinschaltung wieder zum ursprünglichen Parametersatz
zurück.
Beide Befehle reagieren dynamisch, d.h. es genügt, den Datenwert "1" an die entsprechende
Codestelle zu senden. Nach Ausführung setzt sich der Befehl automatisch zurück auf null.
Beispiel: sende den Befehl "Activate Data" an das Gerät mit der Nummer 11:
8590_5010_02c_oi_d.doc / Mrz-21 Seite 24 / 28
Page 25
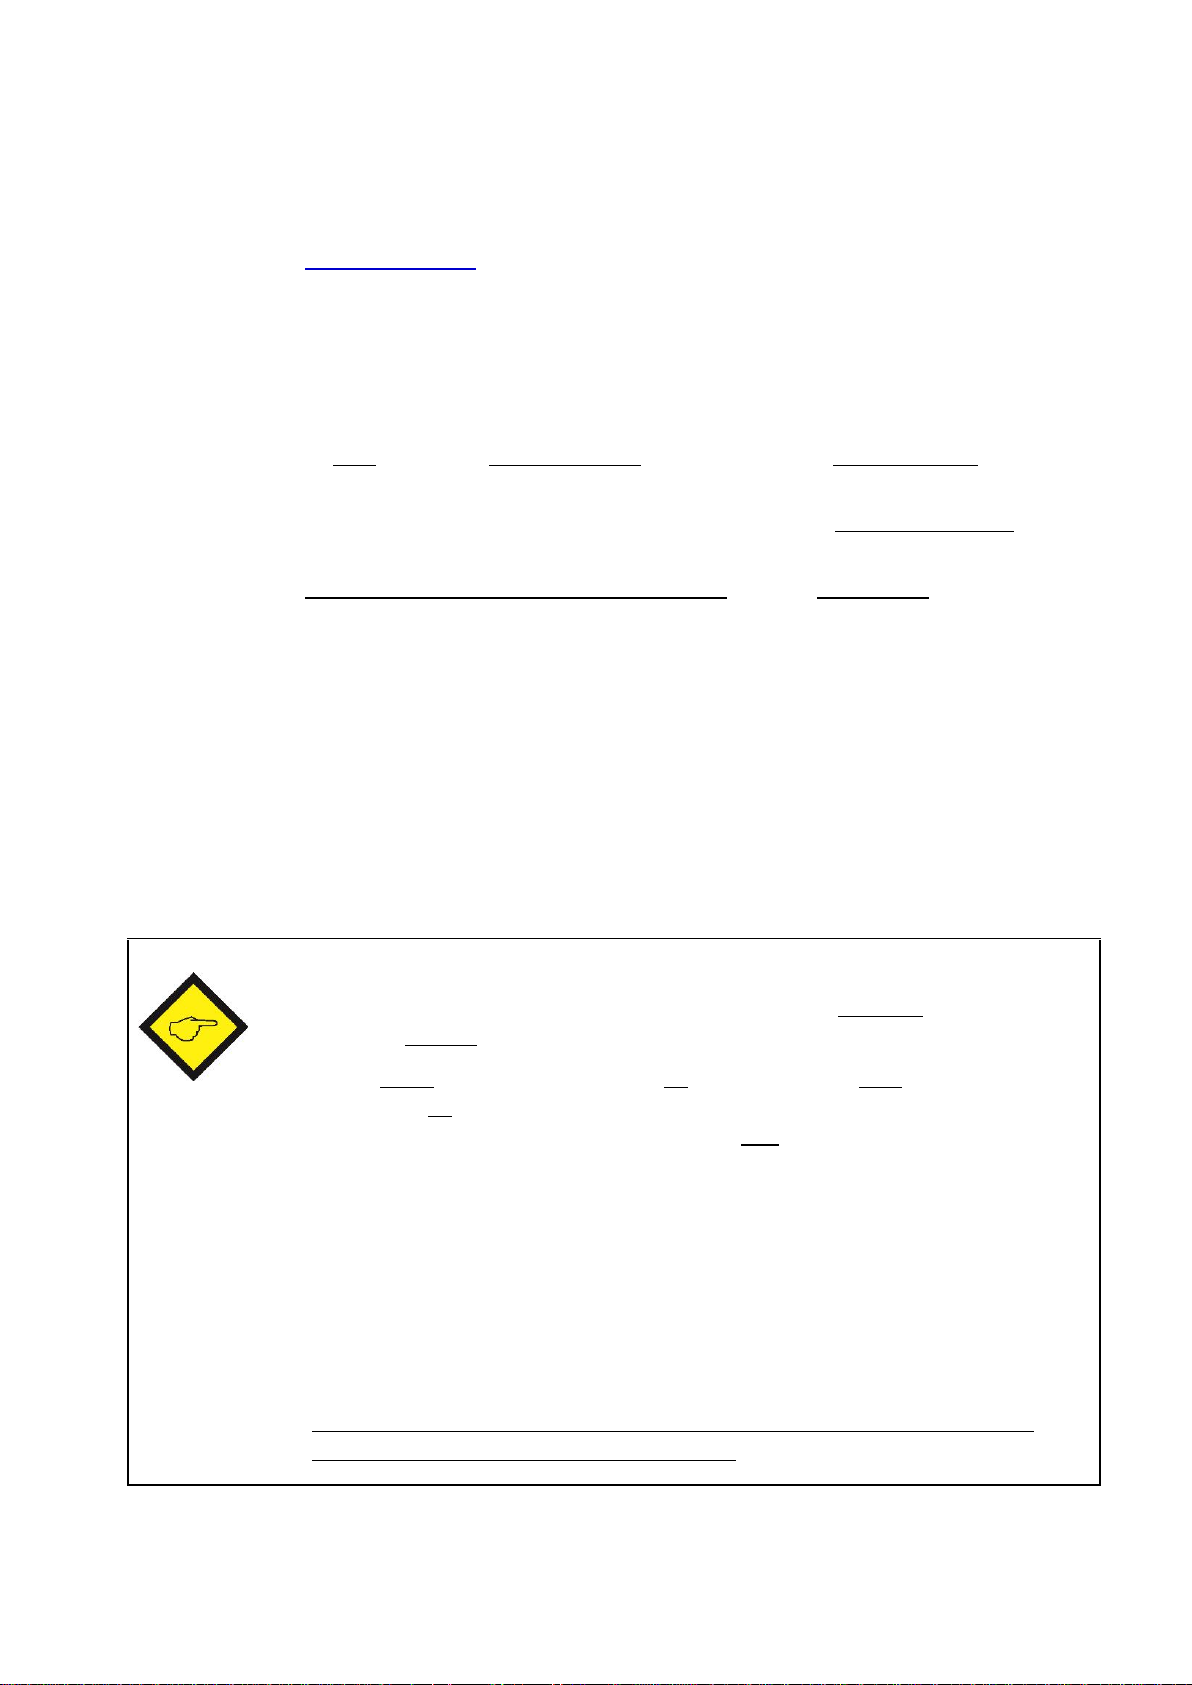
7. Hinweise zur USB-Schnittstelle
Falls sowohl am USB-Port als auch an der seriellen Schnittstelle gleichzeitig eine OS32-
Bedienersoftware angeschlossen ist, wird dies in der Spalte OUTPUTS durch die
Leuchtbox Dual OS signalisiert (die Anzeige reagiert mit einer kurzen Verzögerung).
Im Feld Inputs ist nun sowohl die Spalte RS als auch die Spalte BUS aktiv.
In der Spalte RS werden die Befehle der aktuell auf diesem PC laufenden
Bedienersoftware angezeigt, während die Spalte BUS den Befehlszustand der jeweils
anderen Schnittstelle darstellt. Die Spalte PI/O zeigt nach wie vor den Schaltzustand der
angeschlossenen Hardware-Eingänge an.
Durch das Einschalten des Befehls Overwrite Buffer kann das Abspeichern von Daten und
Parametern durch die jeweils andere, nicht auf diesem PC laufende Bedienersoftware
gesperrt werden. Bei gesetzter Sperre werden die Befehle „Activate Data“ und „Store
EEProm“ auf der zweiten Kommunikationsschnittstelle blockiert. Damit wird
sichergestellt, dass Parameter-Änderungen nur vom aktuell benutzten PC aus erfolgen
und keine Veränderungen über die zweite Schnittstelle stattfinden können.
Sobald zwei Bedieneroberflächen gleichzeitig aktiv sind, darf von keiner der beiden
Oberflächen aus das Testmenü aktiviert werden!
Vor der Benutzung der USB-Schnittstelle muss die Treiberdatei „motrona_vcom.inf“ in einem
beliebigen Verzeichnis des PC abgelegt werden. Dieser Treiber steht auf „Support“-Seite der
motrona-Website www.motrona.de zum Download bereit.
Beim ersten Anschluss wird die Plug-and-Play-Funktion des PC zunächst versuchen, einen
passenden Treiber auf dem Internet zu finden. Sie können die Internetsuche entweder
abbrechen oder einfach so lange warten, bis die Meldung „Kein Treiber gefunden“ erscheint.
Installieren Sie dann den Treiber wie folgt:
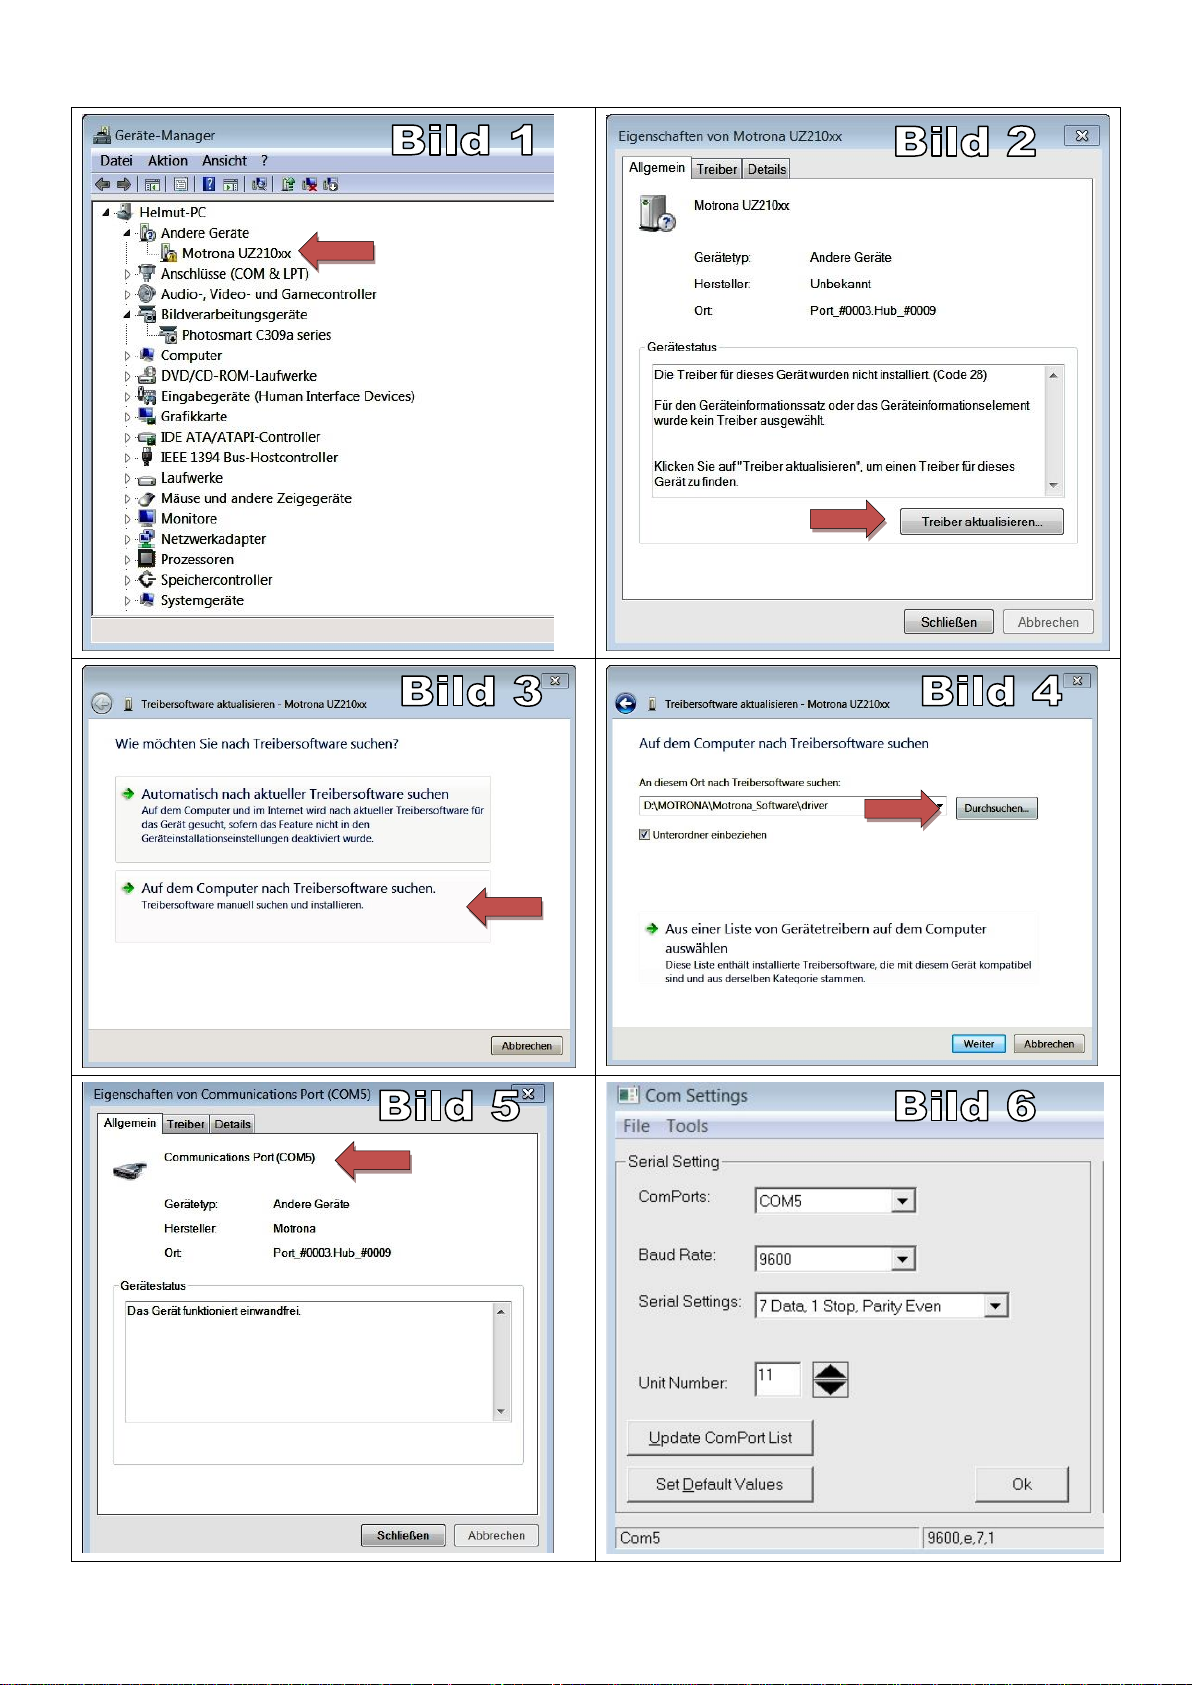
Klicken Sie auf Start, wählen Sie Systemsteuerung und dort die Funktion Geräte-Manager. Im
Die Kommunikation zwischen Wandler und Bedienersoftware über USB ist damit eingerichtet
und betriebsbereit.
Gerätemanager finden Sie dann ein Gerät mit der Bezeichnung Motrona_8590.5010xx (Bild 1).
Doppelklicken Sie auf das Gerät Motrona_8590.5010_xx und wählen Sie Treiber aktualisieren
(Bild 2)
Wählen Sie Auf dem Computer nach Treibersoftware suchen und dann Durchsuchen. Wählen Sie in
der Suchfunktion den Ordner an, in dem Sie die Datei motrona_vcom.inf zuvor abgelegt hatten.
Im Beispiel liegt dieser auf Laufwerk D im Ordner MOTRONA\Motrona_Software\driver
(Bilder 3 und 4).
Nach der Zuordnung des Treibers ist der USB-Port als Kommunikationsschnittstelle konfiguriert und
die Nummer des zugeordneten virtuellen Ports - im Beispiel COM5 - wird angezeigt (Bild 5).
Starten Sie nun die OS32-Bedienersoftware und stellen Sie im Menü „Coms“ die Kommunikations-
Parameter entsprechend ein (Bild 6).
8590_5010_02c_oi_d.doc / Mrz-21 Seite 25 / 28
Page 26
8590_5010_02c_oi_d.doc / Mrz-21 Seite 26 / 28
Page 27
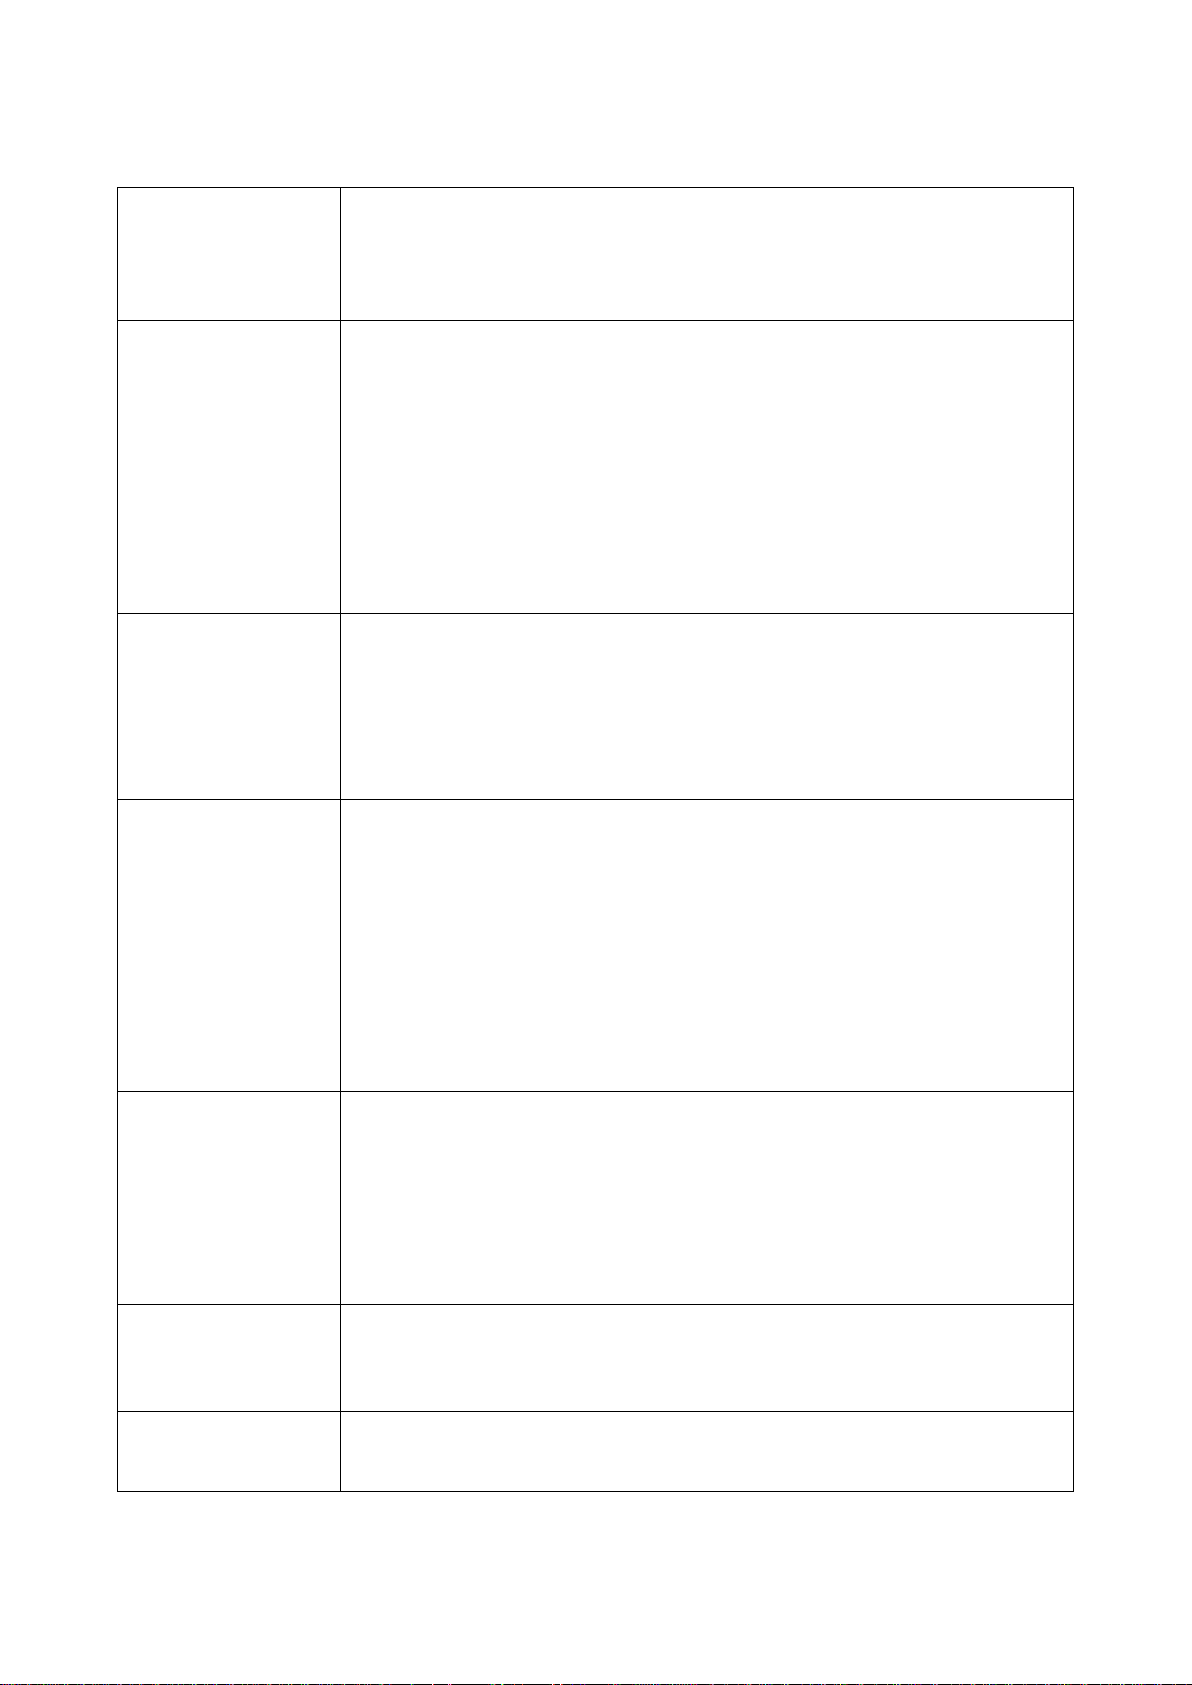
8. Technische Daten
Spannungsversorgung:
Eingangsspannung:
Schutzschaltung:
Restwelligkeit:
Stromaufnahme:
Anschlussart:
12 … 30 VDC
Verpolungsschutz
≤ 10 % bei 24 VDC
ca. 50 mA (unbelastet)
Schraubklemmen, 1,5 mm²
Analog-Eingang:
Spannungseingang:
Innenwiderstand (V):
Stromeingang:
Innenwiderstand (mA):
Auflösung:
Genauigkeit:
Update-Time:
max. Eingangsfrequenz:
VREF für externes Poti:
VREF Innenwiderstand:
Anschlussart:
-10 … +10 V / 0 … 10 V
Ri ≈ 120 kOhm
0 … 20 mA / 4 … 20 mA
Ri ≈ 100 Ohm
14 Bit (± 13 Bit)
0,1 %
100 μs (entsprechend 10.000 Messwerten pro Sekunde)
1 kHz (bei 10 Abtastpunkten)
ca. 4,8 V (+/- 0,1%)
Ri ≈ 240 Ohm
Schraubklemmen, 1,5 mm²
Steuer-Eingänge:
Anzahl:
Charakteristik:
Signalpegel:
Innenwiderstand:
Eingangsstrom:
Mindestimpulsdauer:
Anschluss:
4
PNP, active high
HTL: LOW = 0 … 3 V, HIGH = 10 … 30 V
Ri ≈ 1,5 kOhm
ca. 2 mA
1 msec (5 μs bei Cont.1, wenn [HW-Z-Referenz] ≠ 0)
Schraubklemmen, 1,5 mm²
Inkremental-Ausgang:
Signalpegel:
Spuren:
Frequenzbereich:
Ausgangsstrom:
Ausgangsstufe:
Reaktionszeit:
Schnellstmögliche
Positionsänderung:
Schutzschaltung:
Anschlussart:
HTL: 5 … 30 V (entsprechend externer Einspeisung) oder
TTL / RS422: 4 V (keine externe Einspeisung erforderlich)
A, /A, B, /B, Z, /Z
0,01 Hz … 1 MHz
max. 30 mA (pro Kanal)
Gegentakt (Push-Pull)
< 260 µs
1 Inkrement / μs
kurzschlussfest
Schraubklemmen, 1,5 mm²
SSI-Schnittstelle:
Funktion:
Standard:
Clock (Eingang):
Daten (Ausgang):
Abschlusswiderstände:
SSI-Baudrate:
Anschlussart:
Simulation eines SSI-Absolutwertgebers
entsprechend SSI-Standard, 10 … 25 Bit, binär oder Gray
(unterstützt nur Einfachübertragung - keine Mehrfachübertragung)
TTL-differentiell / RS485 [Clk+], [Clk-]
TTL-differentiell / RS485 [Dat+], [Dat-]
geräteintern keine vorhanden
max. 1 MHz
Schraubklemmen, 1,5 mm²
Serielle Schnittstelle:
Format:
Baudraten:
Anschlussart:
RS232 oder RS485 (2-Leiter oder 4-Leiter)
600, 1200, 2400, 9600 (Default), 19200,
38400, 56000, 57600, 76800 und 115200
SUB-D Buchse, 9-pol.
USB-Schnittstelle:
Version:
Treiber:
Anschlussart:
USB 2.0
motrona_vcom.inf (Download via www.motrona.de)
via USB-Port, Stecker Typ „A
8590_5010_02c_oi_d.doc / Mrz-21 Seite 27 / 28
Page 28
Gehäuse:
Material:
Montage:
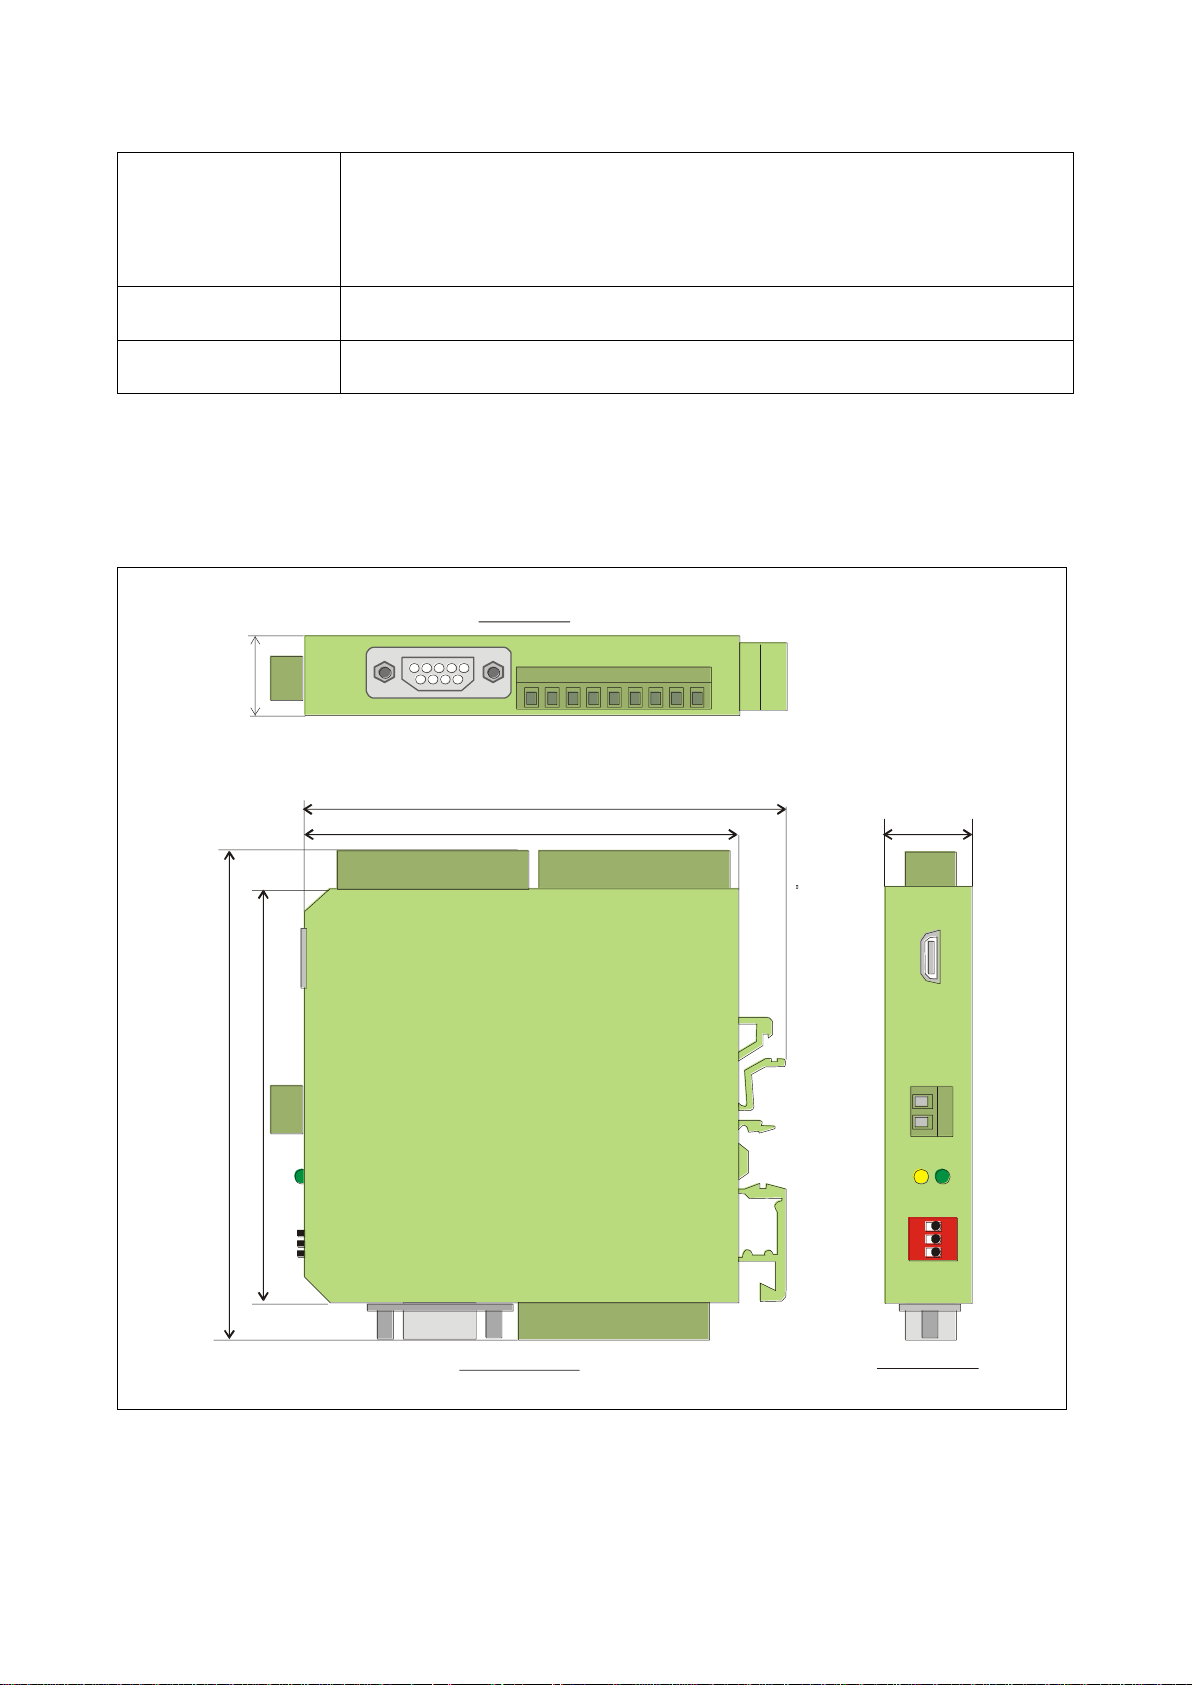
Abmessungen (B x H x T):
Schutzart:
Gewicht:
Kunststoffgehäuse
35 mm Hutschiene (nach EN 60715)
22,5 x 102 x 102 mm
IP20
ca. 100 g
Umgebungstemperatur:
Betrieb:
Lagerung:
0 °C … +45 °C (nicht kondensierend)
-25 °C … +70 °C (nicht kondensierend)
Konformität & Normen:
EMV 2004/108/EG:
RoHS 2011/65/EU:
EN 61000-6-2, EN 61000-6-3, EN 61000-6-4
EN 50581
102 mm (4.016'')
91 mm (3.583'')
8
2
.
5
m
m
(
3
.
2
4
8
'
'
)
1
0
2
m
m
(
4
.
0
1
6
'
'
)
1
2
3
O
N
Seitenansicht
Unterseite
Vorderseite
2
2
.
5
m
m
(
0
.
8
8
6
'
'
)
1
2
22.5 mm
(0.886'')
Fortsetzung „Technische Daten“
9. Abmessungen
8590_5010_02c_oi_d.doc / Mrz-21 Seite 28 / 28
 Loading...