

Page 1
FMS-3000
г. Нижний Новгород
УСТРОЙСТВО ЧПУ
Описание языка электроавтоматики
Описание системы параметров
ред. CE
Руководство по эксплуатации
ООО “Модмаш-Софт”
Page 2
Page 3
Содержание
Описание языка электроавтоматики.................................................................................................................. 1
1. Язык электроавтоматики................................................................................................................................. 6
1.1. Назначение................................................................................................................................................ 6
1.2 Структура программы.............................................................................................................................. 7
1.3. Элементы языка........................................................................................................................................ 8
1.4. Директивы................................................................................................................................................. 9
1.5. Уравнения................................................................................................................................................ 11
1.6. Переменные............................................................................................................................................. 12
1.7. Константы................................................................................................................................................. 15
1.8. Операторы............................................................................................................................................... 16
1.9. Логические операции.............................................................................................................................. 17
1.10. Арифметические операции .................................................................................................................. 17
1.11. Команды................................................................................................................................................. 18
1.12. Промежуточные ячейки динамической памяти ..................................................................................20
1.13. Промежуточные ячейки статической памяти ......................................................................................21
1.14. Системные параметры пользователя.................................................................................................. 22
1.15. Обменные ячейки............................................................................................................................. 23
1.15.1. Общий перечень обменных ячеек......................................................................................... 23
1.15.2. Подробное описание обменных ячеек............................................................................................ 41
1.16. Таймеры...................................................................................................................................... 55
1.17. Счетчики................................................................................................................................................. 57
1.18. Одновибраторы..................................................................................................................................... 58
1.19. Функции.................................................................................................................................................. 60
1.19.1. Преобразование “код – код” F1..................................................................................................... 60
1.19.2. Преобразование “бит – код” F2..................................................................................................... 61
1.19.3. Преобразование “код – бит” F3..................................................................................................... 62
1.19.4. Преобразование “двоично-десятичный код – двоичный код” F4.................................................63
1.19.5. Преобразование “двоичный код – двоично-десятичный код” F5.................................................64
1.19.6. Системная функция F6................................................................................................................... 65
1.19.7. Таблица условных переходов F7.................................................................................................. 66
1.20. Оператор выбора IF.............................................................................................................................. 67
1.22. Ошибки трансляции............................................................................................................................... 68
2. Система параметров устройства ЧПУ.......................................................................................................... 70
Системные параметры .................................................................................................................................. 71
Общие базовые станочные параметры........................................................................................................ 74
Общие станочные параметры....................................................................................................................... 75
Общие технологические параметры............................................................................................................. 75
Общие наладочные параметры.................................................................................................................... 77
Базовые станочные параметры оси.............................................................................................................. 77
Станочные параметры оси............................................................................................................................ 79
Наладочные параметры оси ........................................................................................................................ 81
Группа действительных параметров пользователя.................................................................................... 81
Группа целочисленных параметров пользователя......................................................................................81
Базовые станочные параметры маховика 1................................................................................................. 82
Базовые станочные параметры маховика 2................................................................................................. 82
Базовые станочные параметры маховика 3................................................................................................. 82
Параметры функциональных блоков............................................................................................................ 82
Принцип привязки физических дискретных входов-выходов к адресам программы электроавтоматики
......................................................................................................................................................................... 84
Перечень параметров, необходимых для организации управления приводами подач...........................86
3. Руководство по сопряжению устройства FMS 3000 со станками...............................................................90
3.1. Создание нового файла электроавтоматики......................................................................................... 91
3.2.Обеспечение работы смазки................................................................................................................... 92
3.3. Обеспечение движений координат........................................................................................................ 93
3.3.1. Готовность и сброс рассогласования..................................................................................................93
3.3.2. Ограничение перемещений................................................................................................................. 94
3.3.3. Разрешение перемещений и слежения.............................................................................................. 96
3.3.4. Перемещения в ручном режиме.......................................................................................................... 97
3.3.4.1. Выбор подачи и подрежима.............................................................................................................. 97
www.modmash.nnov.ru [email protected]
3
Page 4
3.3.4.2. Выбор оси и направления................................................................................................................. 97
3.3.4.3. Подрежим маховика.......................................................................................................................... 98
3.4. Пуск и стоп программы............................................................................................................................ 99
3.5. Обеспечение исполнения команд с пульта станка............................................................................. 100
3.5.1. Отжим инструмента............................................................................................................................ 100
3.5.2. Корректор подачи............................................................................................................................... 100
3.5.3. Корректор скорости шпинделя.......................................................................................................... 101
3.6. Обработка М и S функций..................................................................................................................... 102
3.6.1. Ответ по S........................................................................................................................................... 102
3.6.2. Функции включения и выключения СОЖ М8 и М9...........................................................................102
3.6.3. Функции включения и выключения шпинделя.................................................................................. 103
3.6.3.1. Код в цифро-аналоговый преобразователь..................................................................................103
3.6.3.1.1. «Ползучая» скорость................................................................................................................... 105
3.6.3.1.2. Нормальная работа шпинделя.................................................................................................... 105
3.6.3.1.3. Ориентация шпинделя................................................................................................................. 106
3.6.3.2. Включение и выключение привода шпинделя.............................................................................. 107
3.6.3.3. Управление коробкой скоростей.................................................................................................... 107
3.6.3.4. Блокировки шпинделя..................................................................................................................... 108
3.6.4. Ответы по М-функциям...................................................................................................................... 109
4. Стыковка системы ЧПУ FMS-3000 с электрооборудованием................................................................... 111
4.1.Установка и подключение ЦАП А-626................................................................................................... 111
4.2.Установка и подключение ЦАП ISO-DA8.............................................................................................. 114
4.3. Установка и подключение платы входов PCL-733.............................................................................. 116
4.4. Установка и подключение платы входов-выходов ISO-730...............................................................118
4.5. Установка и подключение плат UNIO48(96)-5..................................................................................... 121
4.6. Подключение датчиков обратной связи............................................................................................... 121
4.9. Подключение станочного пульта ......................................................................................................... 123
4.10. Выключение устройства ЧПУ............................................................................................................. 125
4.11. Структурная схема подключения системы ЧПУ FMS-3000..............................................................126
www.modmash.nnov.ru [email protected]
4
Page 5
Внимание!
После отладки программы электроавтоматики, установки параметров и наладки оборудования всю ответственность за любые
изменения программы и параметров несет тот, кто выполнил
эти изменения.
www.modmash.nnov.ru [email protected]
5
Page 6
1. Язык электроавтоматики
1.1. Назначение
Язык электроавтоматики (ЭА) системы ЧПУ FMS-3000 предназначен для разработки
программного модуля привязки электрооборудования станка к системе.
Программа электроавтоматики выполняется параллельно с программным модулем системы. Целью работы программы ЭА является управление оборудованием станка и
согласование его работы с работой программного обеспечения системы ЧПУ.
www.modmash.nnov.ru [email protected]
6
Page 7
1.2 Структура программы
В общем случае программа ЭА состоит из трех частей, которые объединены в од-
ном файле.
Первая часть называется заголовком(TITLE) и является общей для двух других,
которые называются быстрой(HIFREQ) и медленной(LOFREQ) секциями программы и содержат исполняемую часть программы.
В заголовке указываются значения переменных (таймеров, входов, выходов, промежуточных и обменных ячеек, текстовых сообщений и др.), которые будут использоваться в исполняемой части программы, а также псевдонимы (символические имена)
переменных.
Быстрая и медленная секции предназначены для описания исполняемого кода и
отличаются только частотой запуска. Частота запуска секции задается системными параметрами N109, N110 и определяется разработчиком программы ЭА исходя из требований к работе электрооборудования.
Необходимо помнить, что неоправданное увеличение быстрой секции приводит к
замедлению работы системы, поэтому в нее следует помещать только те уравнения, которые нуждаются в быстрой обработке.
Принцип работы секции состоит в следующем - при прохождении заданного интервала времени полностью выполняется заданный код по порядку записи с начала и до
конца, причем время выполнения одного цикла обсчета всегда меньше этого интервала.
Порядок записи секций произвольный. Секция состоит из уравнений и комментариев.
Уравнения отделяются друг от друга символами "двоеточие" или “точка с запятой”.
Уравнения могут располагаться на нескольких строках, а также в одной строке
несколько уравнений. Допускается также в строки с уравнениями для наглядности
включать произвольное количество пробелов и табуляций. При этом нужно иметь в
виду, что не допускается установка пробелов и табуляций в середине имен переменных
(например, между символом переменной и ее номером, или между номером байта и номером бита, и т. д.).
www.modmash.nnov.ru [email protected]
7
Page 8
1.3. Элементы языка
Элементами языка являются
- директивы;
- переменные ("I" -вход, "U"- выход, "M" - промежуточная ячейка памяти,
"V" - обменная ячейка, "T"- таймер, “C” – счетчик, "S" – сообщение, “D” –
статическая память, “P” – системные параметры пользователя, “R” - одновибраторы (генераторы одиночных импульсов));
- функциональные инструкции;
- числовые константы;
- логические операторы;
- арифметические операторы;
- команды;
- метки;
- комментарии.
Допустимые диапазоны задания элементов языка:
- входы (I) – 1..64 байта;
- выходы (U) – 1..64 байта;
- промежуточная динамическая память (M) – 1..255 байтов;
- обменная память (V) – 1..125 байтов;
- таймеры (T) – 1..256;
- счетчики (C) – 1..64;
- сообщения (S) –1..250;
- статическая память (D) – 1..255 байтов;
- параметры пользователя (P) – 1..32 слова;
- одновибраторы (R) – 1..32 байта;
- количество функциональных инструкций (F) – 7;
- максимальное количество меток в программе (L) – 2000;
- максимальное количество псевдонимов в программе – 2000;
- максимальная длина псевдонима – 30 символов;
- максимальное количество вложений скобок различных типов в одном уравнении
– 20.
www.modmash.nnov.ru [email protected]
8
Page 9
1.4. Директивы
Директивы - это указания для транслятора программы электроавтоматики, и они
не являются частью исполняемого кода. Появление директивы в тексте программы отменяет действие предыдущей.
Директива заголовка TITLE
Эта директива сообщает транслятору о начале заголовка. Информация, записанная в заголовке, не включается в исполняемый код. В заголовке программы должны
быть указаны:
- все таймеры, которые используются в программе, и их начальные значения;
- все счетчики, которые используются в программе и их предельные значения;
- начальные значения выходных, промежуточных и обменных сигналов, отличные
от 0;
- начальные значения памятей одновибраторов;
- номера и текстовые значения сообщений, которые используются в программе;
- произвольно назначаемые псевдонимы переменных, которые могут затем исполь-
зоваться для замены этих переменных в уравнениях.
Под начальными значениями сигналов понимается их состояние при включении устройства ЧПУ. Если начальное значение переменной не указано, то оно принимается равным
нулю.
До тех пор, пока не встретится директива TITLE, в тексте допускаются только
комментарии.
Внимание !
Использование переменных и вычислительных операторов в правой части выражений для
определения начальных значений в разделе заголовка не допускается. Разрешено использовать только числовые константы (текстовые для сообщений). Использование пробелов в псевдонимах (символических именах) запрещено.
Пример.
TITLE
U2.1=1:
M3.W=200:
T1=300:
С2=1000;
S1=Нет зажима инструмента:
S2=Сбой привода X:
<Вкл_шпинделя>=I2.3;
<Ручной_режим>=L3:
R1.3=1;
В данном примере устанавливается
- начальное значение выходного сигнала U2.1 равным единице (включен);
- значение промежуточной ячейки памяти M3 (размером в слово – 2 байта)
равным десятичному числу 200;
- начальное значение таймера 1 равно 300;
- предельное значение счетчика 2 равно 1000 (в программе будут задействова-
ны 2 счетчика);
- текстовые сообщения 1 и 2;
- Входному сигналу I2.3 присваивается псевдоним Вкл_шпинделя;
- Метке и условному или безусловному переходу L3 присваивается псевдоним
Ручной_режим;
- состояние памяти одновибратора R1.3 равно 1. Этим обеспечивается пропуск
первого переднего фронта сигнала в программе электроавтоматики, формирующего одновибратор R1.3.
Выражения могут заканчиваться как символом “:”, так и символом “;”.
www.modmash.nnov.ru [email protected]
9
Page 10
Директива быстрой секции HIFREQ
Эта директива сообщает транслятору о том, что код программы, приведенный
ниже, следует разместить в быстрой (высокочастотной секции).
Директива медленной секции LOFREQ
Эта директива сообщает транслятору о том, что код программы, приведенный
ниже, следует разместить в медленной (низкочастотной секции).
Директива конца программы END
Эта директива сообщает транслятору о конце программы. Весь текст, который
записан ниже, игнорируется транслятором.
www.modmash.nnov.ru [email protected]
10
Page 11
1.5. Уравнения
Исполняемая часть программы (быстрая и медленная секции) состоит из уравнений. Уравнение состоит из правой и левой части и заканчивается символом ":" или
“;”. В левой части указывается переменная (битовая, байтовая, словная или двух-
словная), значение которой вычисляется в правой части. Левая и правая часть уравнения разделяются символом "=".
Пример.
U1.4 = I1.1 + (M2.3 + (TS1 + - I3.2)):
TR2 = I1.4;
U2.B = 40:
U3.W = $1204:
R2.3 = -I1.2 * U3.1;
www.modmash.nnov.ru [email protected]
11
Page 12
1.6. Переменные
Переменные программы ЭА могут быть 4 типов - бит, байт, слово и двойное слово.
Переменные делятся на несколько групп:
- Входные сигналы (обозначаются символом "I");
- Выходные сигналы (обозначаются символом "U");
- промежуточные ячейки динамической памяти (обозначаются символом "M");
- промежуточные ячейки статической памяти (обозначаются символом "D");
- обменные ячейки памяти (обозначаются символом "V");
- одновибраторы (обозначаются символом "R");
- таймеры (обозначаются символом “Т”, “TR”, “TS”);
- счетчики (обозначаются символом “C”);
- системные параметры пользователя (обозначаются символом “P”);
- сообщения (обозначаются символом "S").
Каждая группа переменных располагается в памяти ЧПУ в виде последовательности байт. Объем памяти, выделяемый под каждую группу, определяется автоматически в
процессе трансляции программы. Фиксированный объем памяти занимают только обменные
ячейки.
Порядковый номер переменной, которым является номер байта относительно начала указанной области памяти, определяется числом, следующим за символом переменной. Нумерация начинается с 1. Тип переменной указывается после символа ".", который должен быть записан после номера переменной. Числам от 1 до 8 соответствует
номер бита в байте, номер которого указан до точки. Таким образом определяется битовая переменная. Символ "B" определяет переменную типа байт, символ "W" – слово
(2 байта), символ “D” – двойное слово (4 байта). Доступ к переменным типа байт,
слово и двойное слово может также осуществляться путем использования индексной адресации с помощью задания смещения в квадратных скобках после переменой. В этом
случае поученный адрес учитывает тип переменной. Индекс равный 1 или 0 не меняет
адрес переменной.
www.modmash.nnov.ru [email protected]
12
Page 13
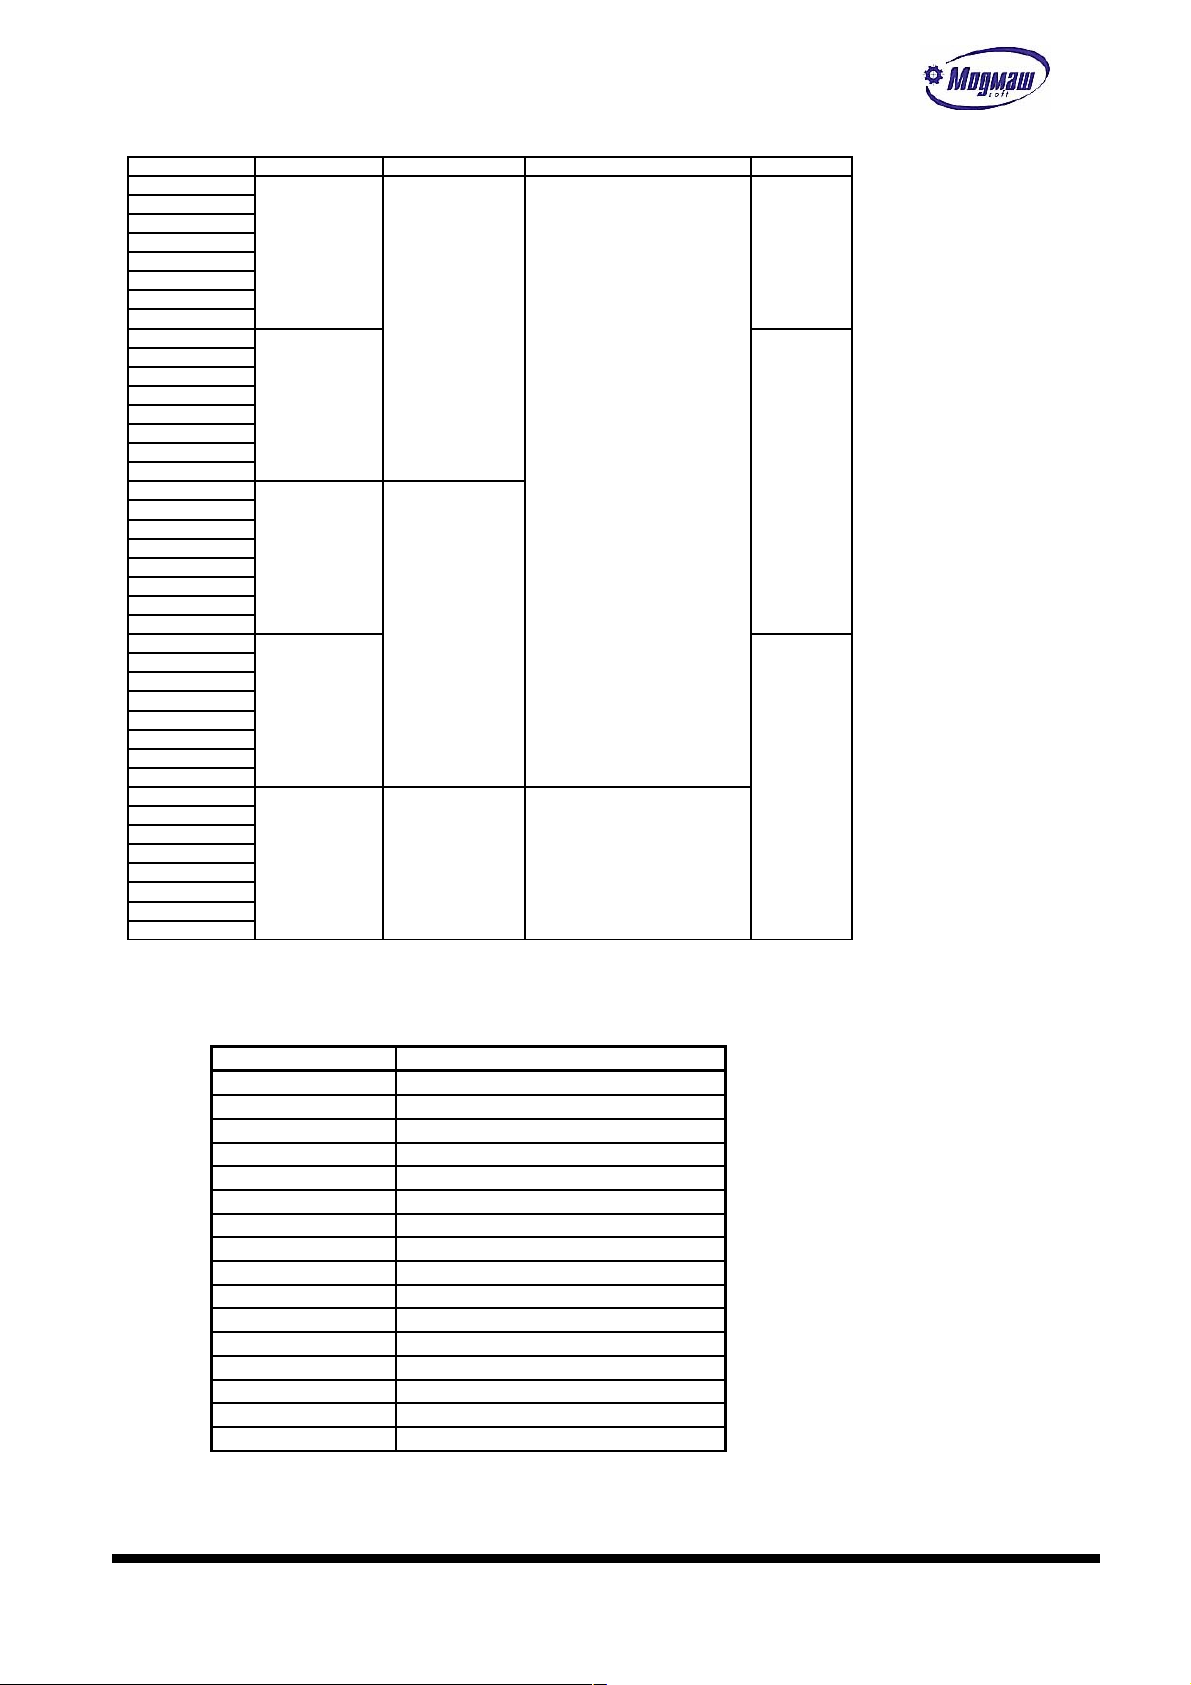
Пример адресации.
Адрес(бит) Адрес(байт) Адрес(слово) Адрес(двойное слово)
M1.1
M1.B
M1.W
M1.D
M1.B
M1.2
M1.3
M1.4
M1.5
M1.6
M1.7
M1.8
M2.1
M2.B
M2.W
M2.2
M2.3
M2.4
M2.5
M2.6
M2.7
M2.8
M3.1
M3.B
M3.W
M3.2
M3.3
M3.4
M3.5
M3.6
M3.7
M3.8
M4.1
M4.B
M4.W
M4.2
M4.3
M4.4
M4.5
M4.6
M4.7
M4.8
M5.1
M5.B M5.W M5.D
M5.2
M5.3
M5.4
M5.5
M5.6
M5.7
M5.8
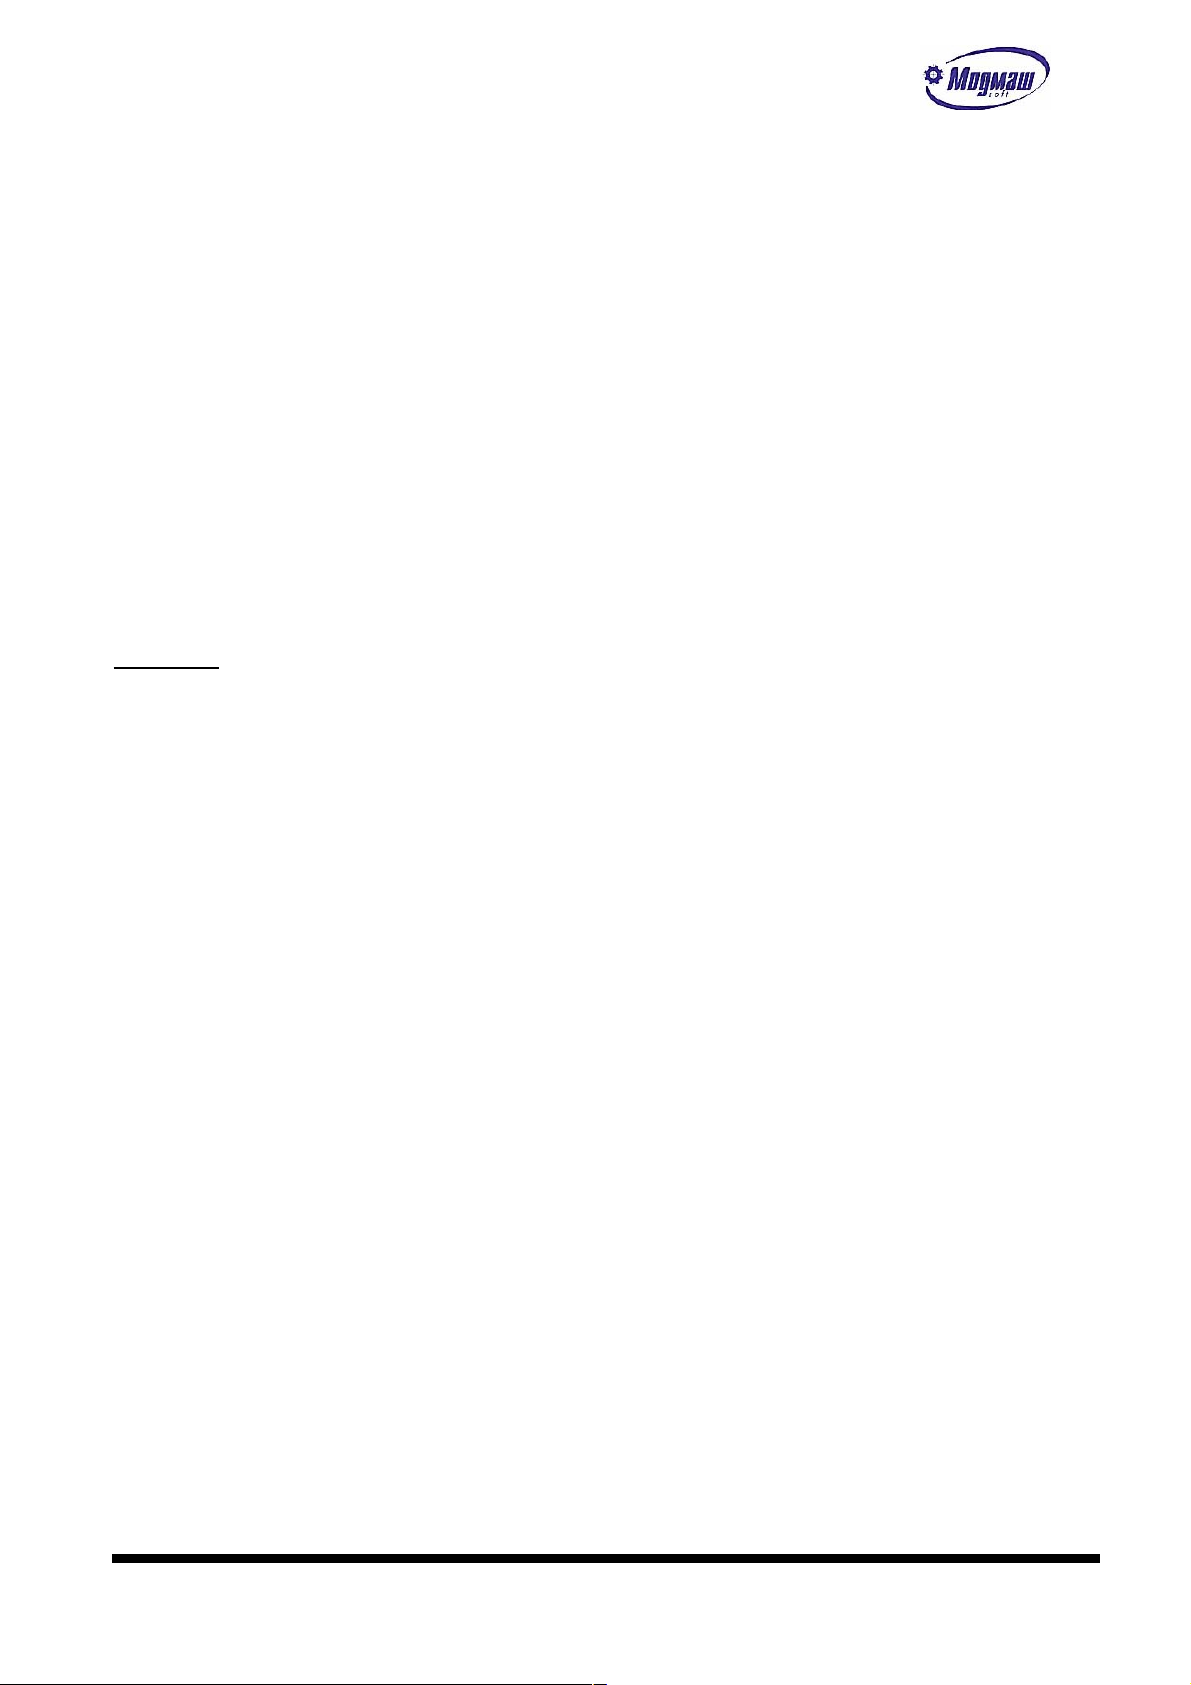
В переменной S после точки указывается цвет выводимого сообщения. Соответствие номера цвету приведено в таблице.
Значение Цвет
0 черный
1 синий
2 зеленый
3 бирюзовый
4 красный
5 малиновый
6 коричневый
7 светло-серый
8 темно-серый
9 светло-голубой
10 светло-зеленый
11 светло-бирюзовый
12 светло-красный
13 светло-малиновый
14 желтый
15 белый
www.modmash.nnov.ru [email protected]
13
Page 14
После переменной Т указывается тип таймера: TS – таймер с задержкой на установку,
TR – таймер с задержкой на сброс. После переменной С может указываться только сим-
вол “I” – прибавляющий вход счетчика или символ “D” – вычитающий вход.
Пример.
I40.2
U2.B
M200.W
M220.D
V34.8
M4.B[7] , соответствует M10.B
M10.W[M2.B] , взять содержимое ячейки M2.B,вычесть из него 1,
,умножить на 2(.W) прибавить к нему 10 и получить адрес
ячейки ,M. Абослютный байтовый адрес будет равен 10+(M2.B-1)*2.
Если в M2.B число 4, то результирующая переменная будет M16.W.
TS4
S1.3
C1.D
Внимание !
Значения всех переменных и результатов вычислений в правой части уравнения
всегда приводятся к двойному слову, что позволяет произвольно смешивать типы переменных в уравнениях.
Исключением из данного правила является операция логического отрицания для
битовых операций.
В том случае, когда тип переменной в левой части уравнения не является двухсловным, действует следующее правило:
- для битовых переменных: если результат вычисления правой части уравнения (двойное слово) не равен нулю, то переменная приравнивается единице (включенное состояние), если результат вычисления правой части уравнения (двойное слово) равен нулю, то переменная приравнивается нулю (выключенное состояние);
- для байтовых переменных: переменная приравнивается младшему байту ре-
зультата вычисления правой части уравнения, остальные байты результата игнорируются;
- для словных переменных: переменная приравнивается младшему слову ре-
зультата вычисления правой части уравнения, старшее слово результата игнорируются.
Для одновибраторов допустима только битовая адресация.
www.modmash.nnov.ru [email protected]
14
Page 15
1.7. Константы
В правой части уравнения допускается использовать числовые константы.
Константы могут задаваться в десятичной (по умолчанию), шестнадцатеричной (с использованием символа "$") и восьмеричной (с использованием числа "0") системах исчисления.
Пример.
234 - десятичная константа
$A2F - шестнадцатеричная константа
0167347 - восьмеричная константа.
U2.B = $10:
M2.W = O4567:
C2 = 350:
www.modmash.nnov.ru [email protected]
15
Page 16
1.8. Операторы
В правой части уравнения для вычисления результата используются операторы.
К операторам относятся следующие символы:
"+" - логическое (операция ИЛИ) или арифметическое сложение;
"-" - логическое отрицание (операция НЕ) или арифметическое вычита-
ние;
"*" - логическое (операция И) или арифметическое умножение;
"/" - логическое отрицание (операция НЕ) или арифметическое деление;
">" - больше;
"<" - меньше;
"=" - равно;
">=" – больше или равно;
"<=" – меньше или равно;
"<>" – не равно;
"(",")" - круглые скобки, изменение приоритета логических операций;
"[","]" - квадратные скобки, признак арифметических операций и изме-
нение приоритета операций.
Внимание.
Символы “-” и “/” при использовании в качестве оператора логического отрицания имеют равноправное значение.
Пример.
Уравнения
U1.1=-I1.2+I3.1*-I4.2:
U1.1=/I1.2+I3.1*/I4.2:
являются полностью идентичными.
www.modmash.nnov.ru [email protected]
16
Page 17
1.9. Логические операции
Логические операции выполняются над переменными и числовыми константами, ко-
торые указаны в правой части уравнения.
Приоритеты операций (в порядке понижения) следующие:
- логическое отрицание (операция НЕ) "-" или "/";
- логическое умножение (операция И) "*";
- логическое сложение (операции ИЛИ) "+".
Последовательность вычислений определяется в порядке приоритета операций, то
есть первой будет выполняться операция с высшим приоритетом.
Пример.
U1.1=I2.3 + M2.1 * - I1.6:
Последовательность вычислений будет следующей:
(1) - I1.6 - логическое отрицание (операция НЕ с сигналом I1.6);
(2) M2.1 * - I1.6 -логическое умножение (операция И сигнала M2.1 и результата
операции (1));
(3) I2.3 + M2.1 * - I1.6 - логическое сложение (операция ИЛИ сигнала I2.3 c результатом операции (2)).
Последовательность вычислений можно изменить с помощью круглых скобок.
Пример.
U1.1 = (I2.3 + M2.1) * - I1.6:
Последовательность вычислений будет следующей:
(1) I2.3+M2.1 - логическое сложение (операция ИЛИ сигнала I2.3 c сигналом M2.1);
(2) - I1.6 - логическое отрицание (операция НЕ с сигналом I1.6);
(3) (I2.3 + M2.1) * - I1.6 -логическое умножение (операция И результата операции
(1) с результатом операции (2)).
Вычисления происходит по "короткой схеме", то есть, если результат не изме-
нится в процессе дальнейших операций, то вычисления заканчиваются.
Пример.
U1.1 = I2.3 + M2.1 * - I1.6:
Если сигнал I2.3 равен 1, то остальная часть уравнения не вычисляется и сигнал
U1.1 устанавливается в единичное состояние (включается).
U1.1 = I2.3 * (M2.1 + - I1.6):
Если сигнал I2.3 равен 0, то остальная часть уравнения не вычисляется и сигнал
U1.1 устанавливается в нулевое состояние (выключается).
При составлении уравнений следует помнить о "короткой схеме" и указывать
наиболее быстрый порядок вычислений.
Пример.
(1) U1.1 = I2.3 * (M2.1 + - I1.6):
(2) U1.1 = (M2.1 + - I1.6) * I2.3:
В случае нулевого сигнала I2.3 уравнение (1) будет выполнено быстрее.
1.10. Арифметические операции
www.modmash.nnov.ru [email protected]
17
Page 18
Арифметические операции выполняются над переменными и числовыми константами,
которые указаны в правой части уравнения. Признаком арифметических операций являются квадратные скобки.
Приоритеты операций (в порядке понижения) следующие:
- умножение и деление "*", “/”;
- сложение и вычитание "+", “-“.
Последовательность вычислений определяется в порядке приоритета операций, то
есть первой будет выполняться операция с высшим приоритетом.
Пример.
U1.W = [I2.B - M2.W * I1.B]:
Последовательность вычислений будет следующей:
(1) M2.W * I1.B -умножение значения M2.W на значение I1.B;
(2) I2.B - M2.W * I1.B – вычитание значения произведения M2.W * I1.B из I2.B.
Последовательность вычислений можно изменить с помощью квадратных скобок.
Пример.
U1.W = [ [ I2.B - M2.W] * I1.B ]:
Последовательность вычислений будет следующей:
(1) I2.B - M2.W - вычитание значения M2.W из I2.B;
(2) [ [ I2.B - M2.W] * I1.B ] - умножение результата операции (1) на I1.B .
1.11. Команды
www.modmash.nnov.ru [email protected]
18
Page 19
В программе допускается использование команд условного и безусловного переходов. Для этого используется понятие меток. Метки обозначаются символом "L" с номером. Если метка стоит в левой части уравнения, то это уравнение описывает условный переход, который происходит, если правая часть уравнения не равна нулю. Строка, на которую может быть выполнен переход, начинается с соответствующей метки,
после которой идет точка. Если задается безусловный переход, то уравнение будет
состоять только из левой части с меткой, после чего идет конец уравнения ":" или
“;”.
При использовании команд условных и безусловных переходов нужно учитывать
следующие правила:
- нумерация меток производится независимо для каждой секции, поэтому допус-
кается использовать одинаковые номера в разных секциях;
- условный и безусловный переходы могут быть выполнены только вниз по тек-
сту программы;
- переход допускается только внутри секции, переход в другую секцию запре-
щен.
Пример.
L2 = I2.1 * M4.1 + M4.2:
U2.1 = - I3.4:
L3:
L2.U2.1 = I3.4:
L3…
В приведенном примере если в первом уравнении правая часть не равна нулю, то
происходит переход на строку с меткой L2, где на выход U2.1 переписывается состояние входа I3.4, после чего выполняется общая часть программы с меткой L3. Если
правая часть первого уравнения равна нулю, то выполняется следующая строка программы, где на выход U2.1 переписывается инверсное состояние входа I3.4, после
чего выполняется безусловный переход на общую часть программы с меткой L3.
www.modmash.nnov.ru [email protected]
19
Page 20
1.12. Промежуточные ячейки динамической памяти
Промежуточные ячейки динамической памяти предназначены для хранения в них
промежуточных результатов работы программы электроавтоматики. Обращение к ним осуществляется через символ "M". Адресация аналогична переменным входных и выходных
сигналов. Динамическая память доступна как для чтения, так и для записи. Распределение этих ячеек по назначению произвольное и определяется разработчиком программы
электроавтоматики.
При выключении устройства ЧПУ информация в них теряется, при включении эти ячейки
обнуляются.
Внимание!
При выделении памяти под промежуточные ячейки, объем вычисляется по максимальному номеру ячейки. Для экономии памяти настойчиво рекомедуется нумеровать
промежуточные ячейки подряд, без пропусков.
www.modmash.nnov.ru [email protected]
20
Page 21
1.13. Промежуточные ячейки статической памяти
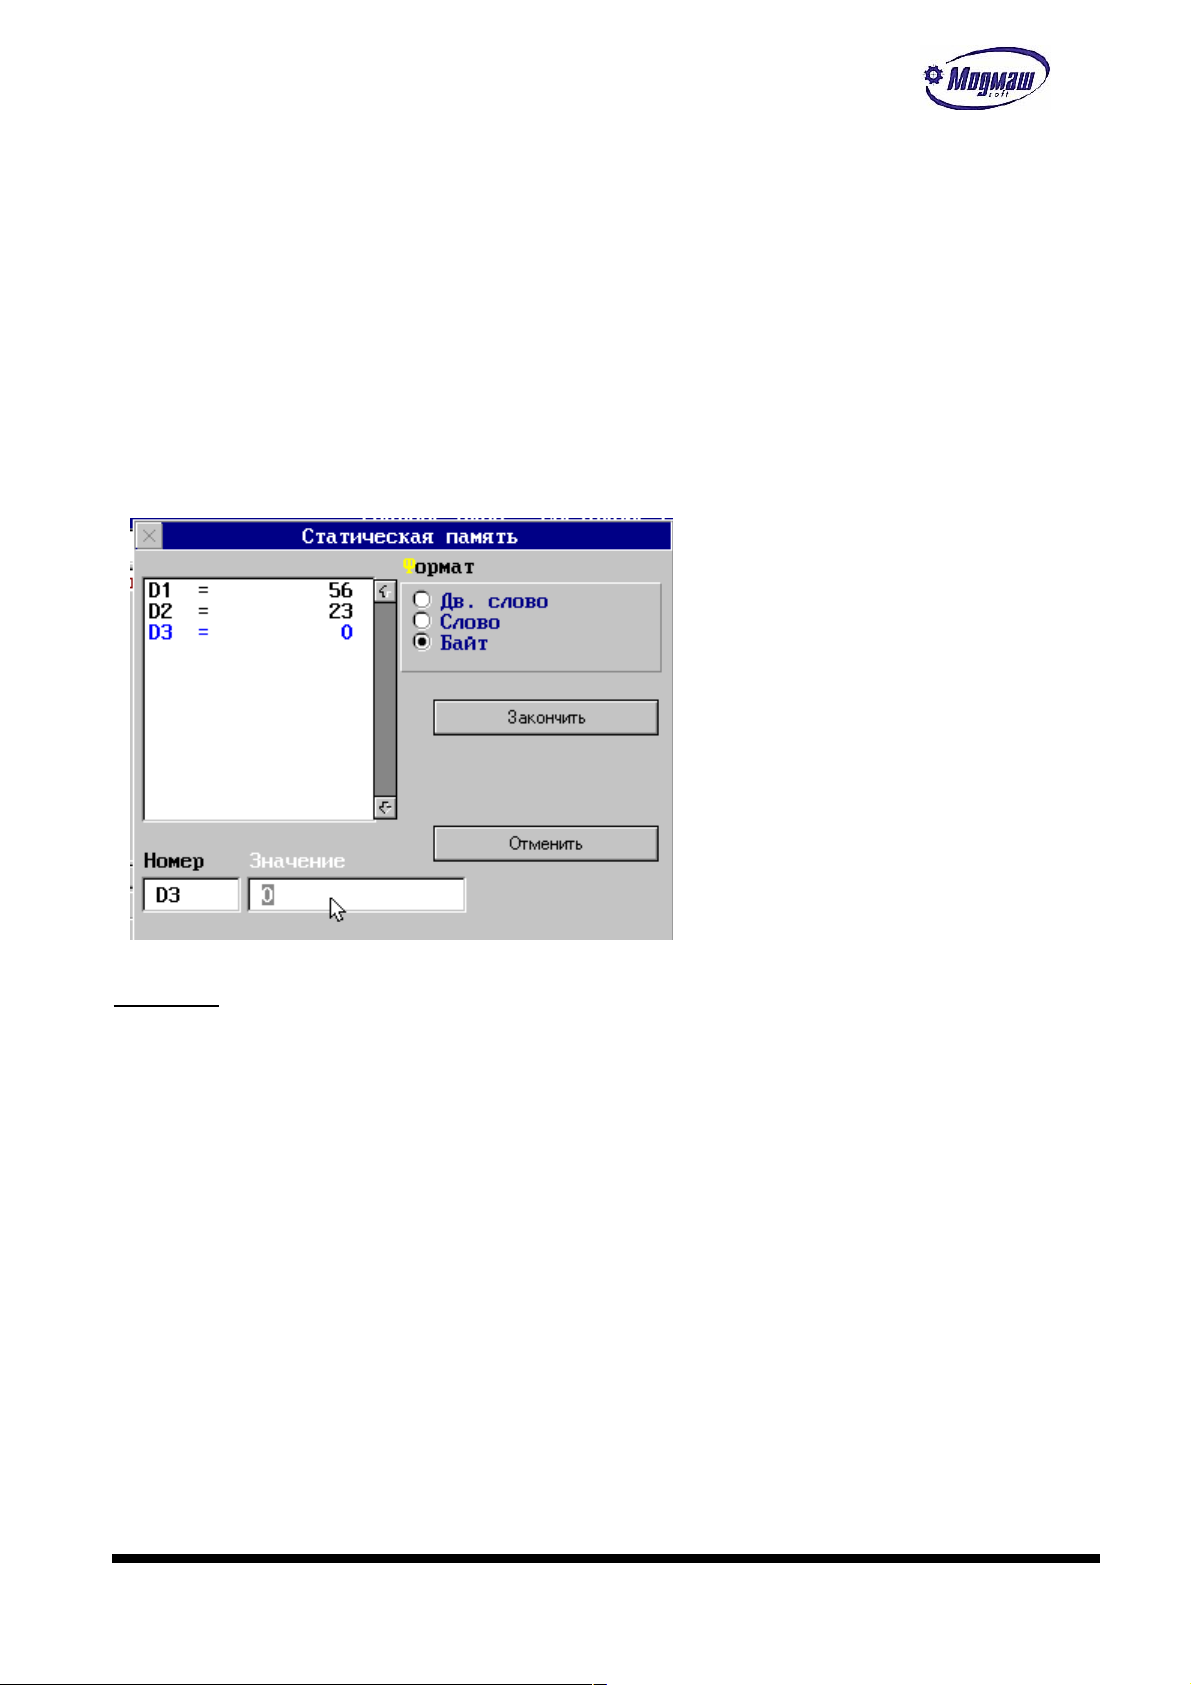
Свойства промежуточных ячеек статической памяти аналогичны динамической памяти за исключением того, что информация в них сохраняется при выключении устройства ЧПУ и восстанавливается при его включении. Обращение к ним осуществляется через символ "D". Кроме того, статическая память доступна для редактирования в соответствующих режимах устройства ЧПУ. Поэтому она может использоваться для сохранения текущего состояния станка перед его выключением и для установки этого состояния в режиме редактирования. К текущему состоянию станка можно отнести номер
инструмента в шпинделе, соответствие номеров инструмента и номеров гнезд в магазине инструментов и т. д. Описание назначения статической памяти должно быть указано
в документации на конкретный станок.
Существует возможность редактировать содержимое ячеек статической памяти в
процессе работы станка. Необходимо выполнить команду меню «Сервис-Настройка-Редактор статической памяти». После этого на дисплее появится окно редактора.
Кластер «Формат» предназначен для выбора формата редактирования ячейки памяти.
Внимание!
При выделении памяти под статические ячейки, объем вычисляется по максимальному номеру ячейки. Для экономии памяти настойчиво рекомедуется нумеровать статические ячейки подряд, без пропусков.
www.modmash.nnov.ru [email protected]
21
Page 22
1.14. Системные параметры пользователя
Системные параметры пользователя обозначаются символом “P”. Использование
параметров допускается только в правой части уравнения (только для чтения). Данные
параметры устанавливаются в системе параметров и им соответствуют параметры N8501-
N8532. Назначение этих параметров произвольное и определяется разработчиком элек-
троавтоматики. Описание назначения должно быть указано в документации на конкретный станок.
Доступ к целочисленным параметрам из электроавтоматики выполняется с помощью символа P с номером, значение которого имеет следующее соответствие:
P1 – параметр N8501
P2 – параметр N8502
……….
P32 – параметр N8532
При этом каждый параметр занимает одно слово, т. е. запись
M1.W=P3.W:
соответствует переписи параметра N8503 в динамическую память M1.W.
Можно также обращаться к отдельным разрядам, байтам, словам и двойным словам целочисленных параметров. При этом значения параметров при их вводе и просмотре отображаются в десятичном виде.
В электроавтоматике с помощью параметров пользователя можно задавать различные
станочные константы, значения которых могут меняться во время эксплуатации станка,
и доступ к которым должен быть простым.
www.modmash.nnov.ru [email protected]
22
Page 23
1.15. Обменные ячейки
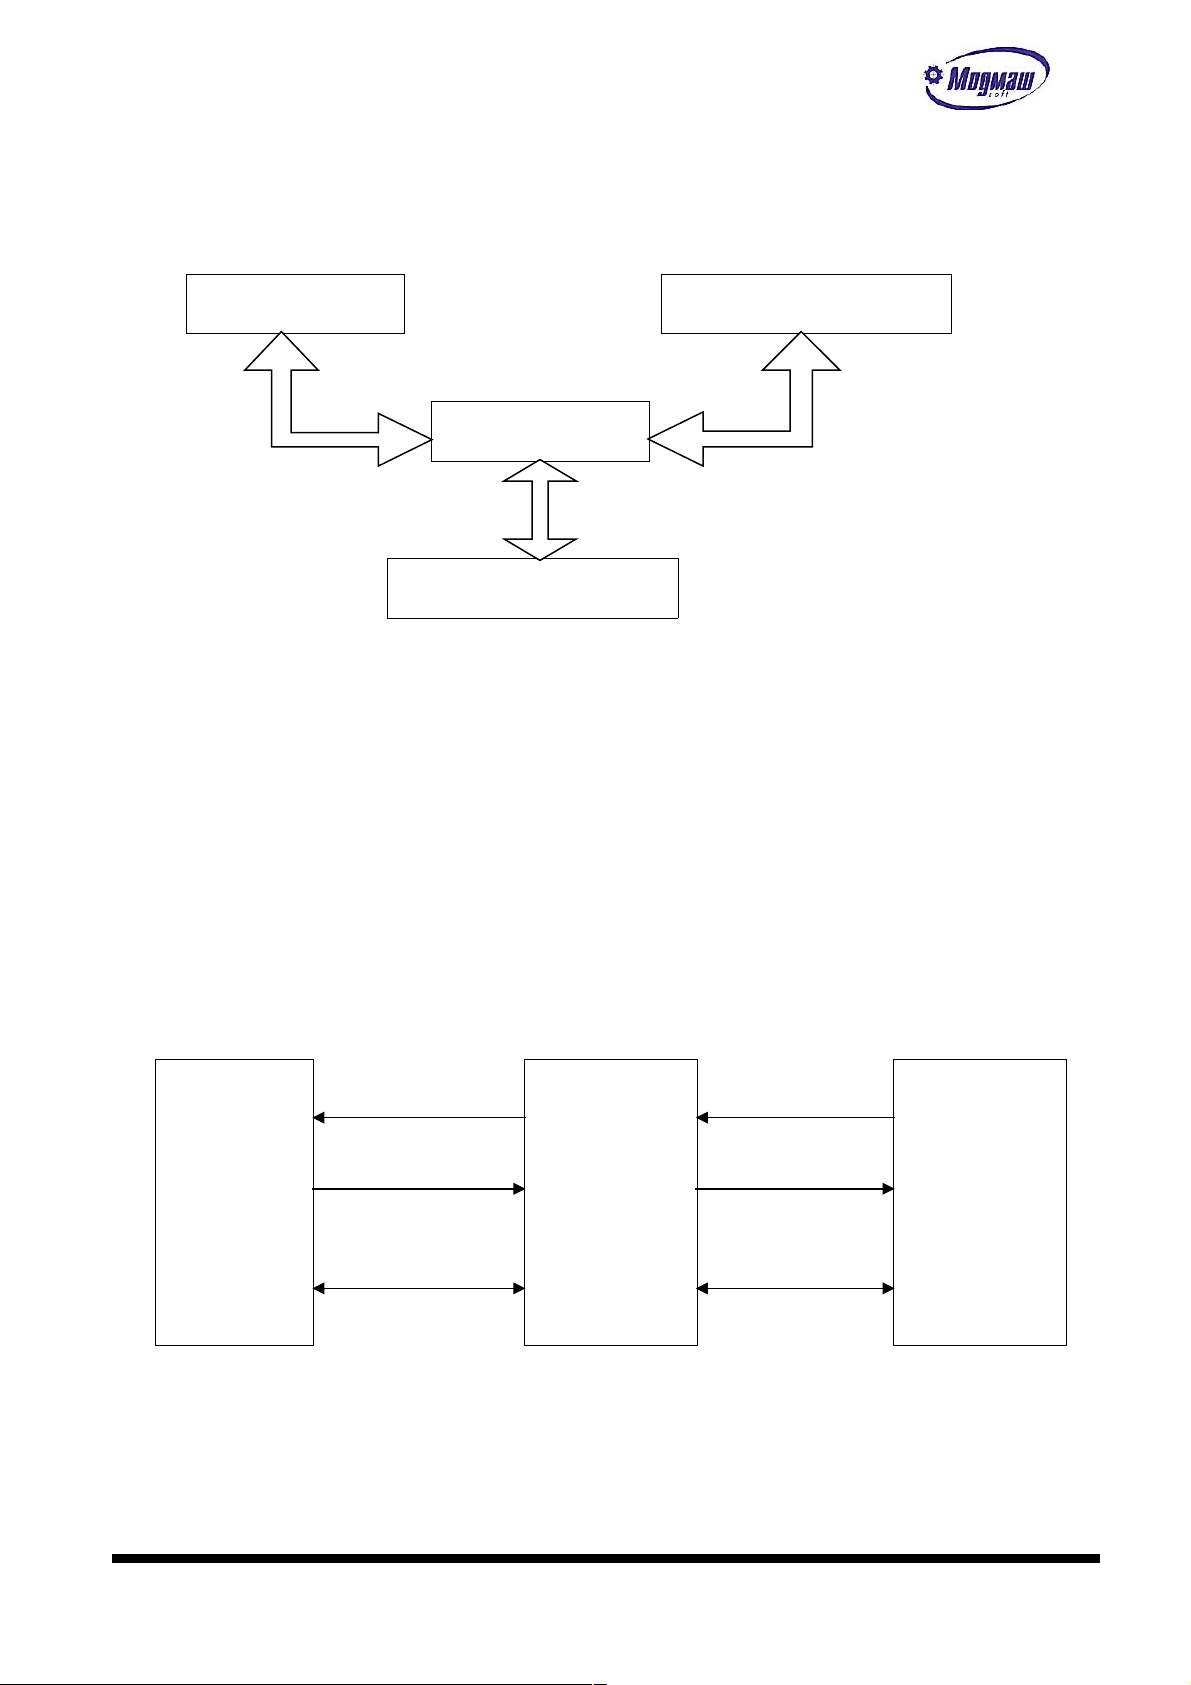
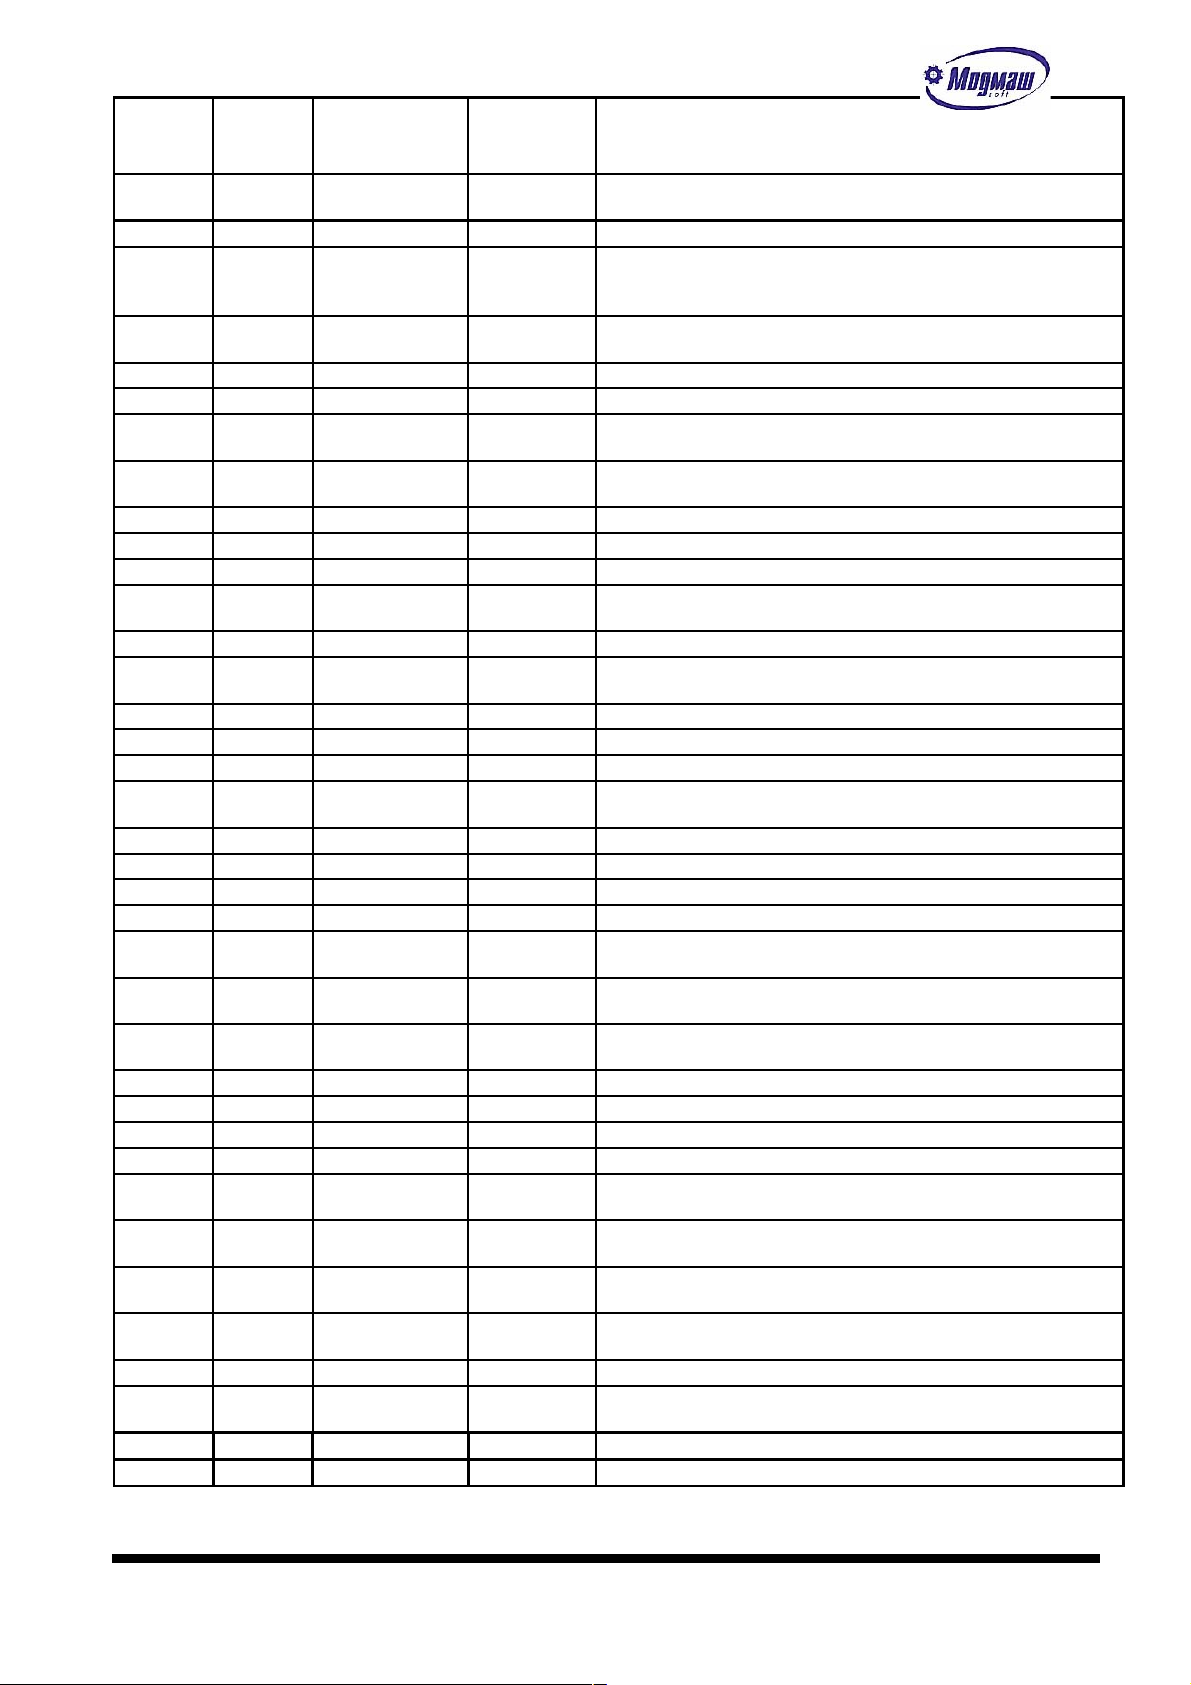
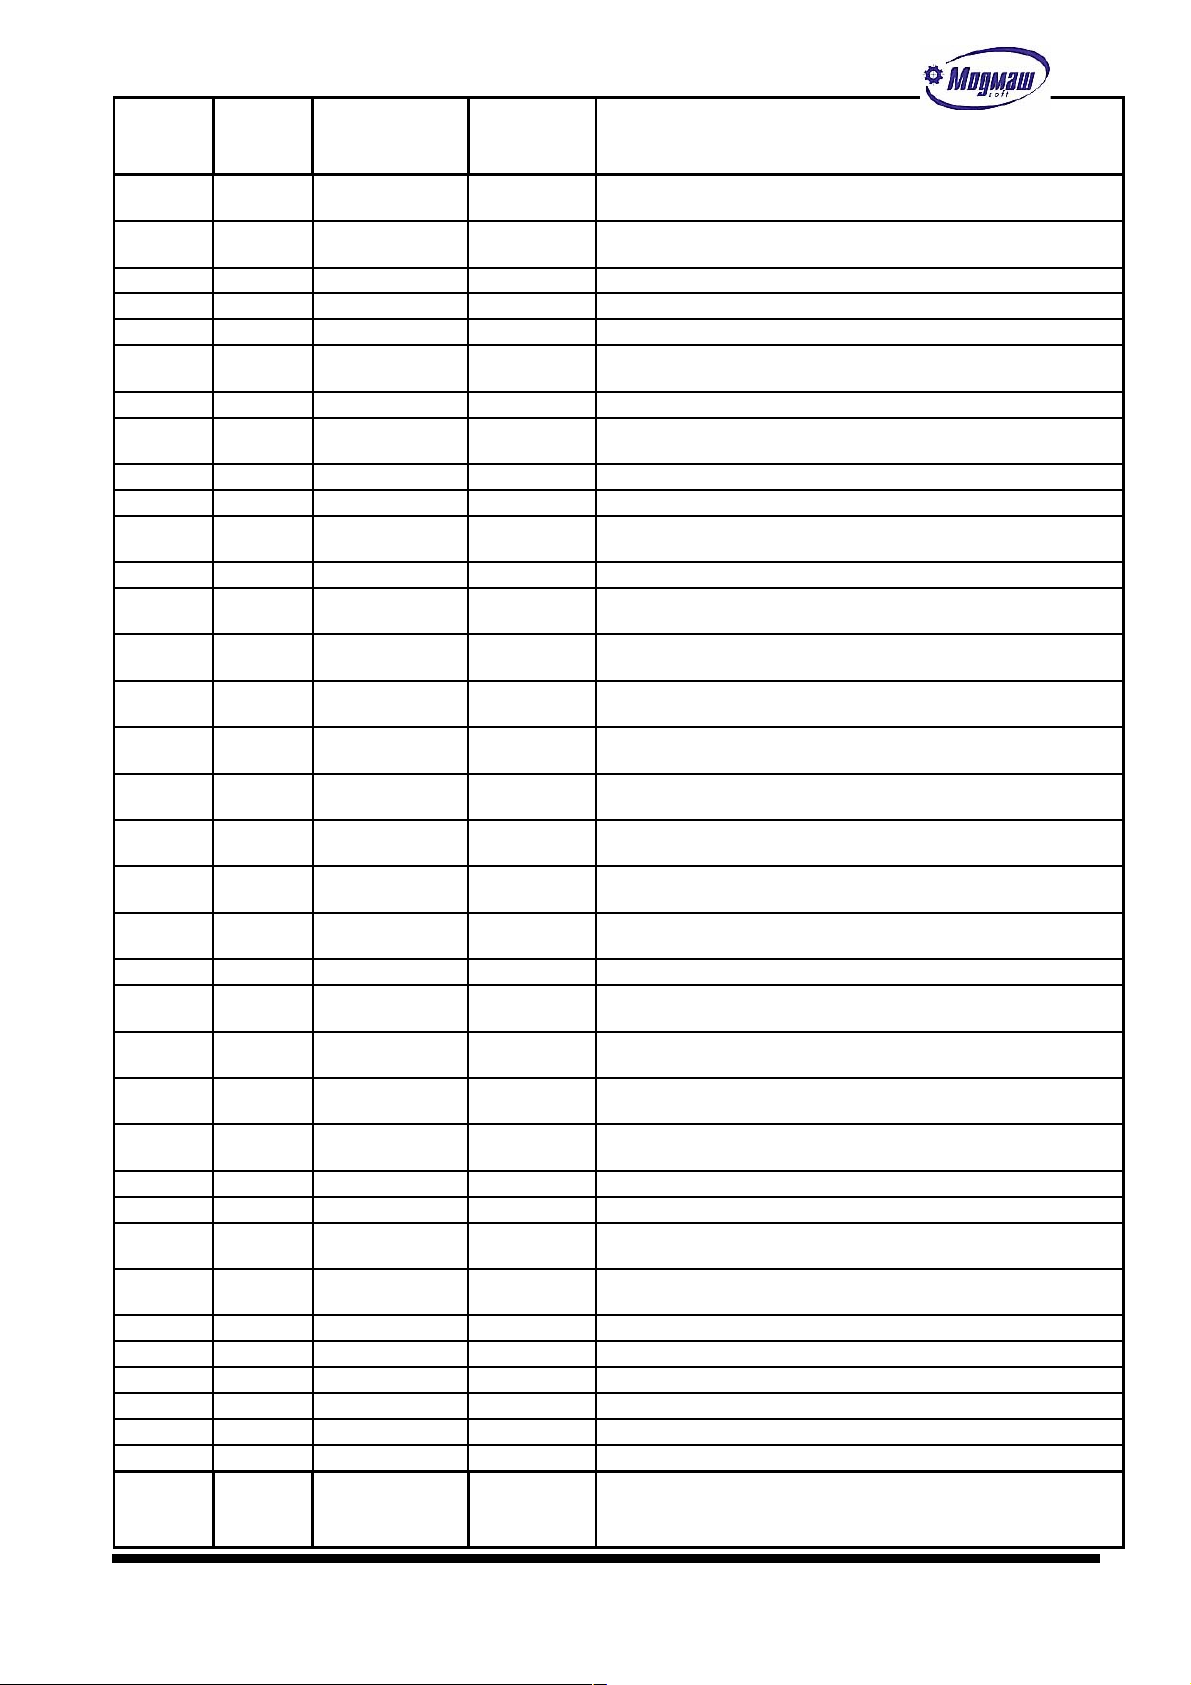
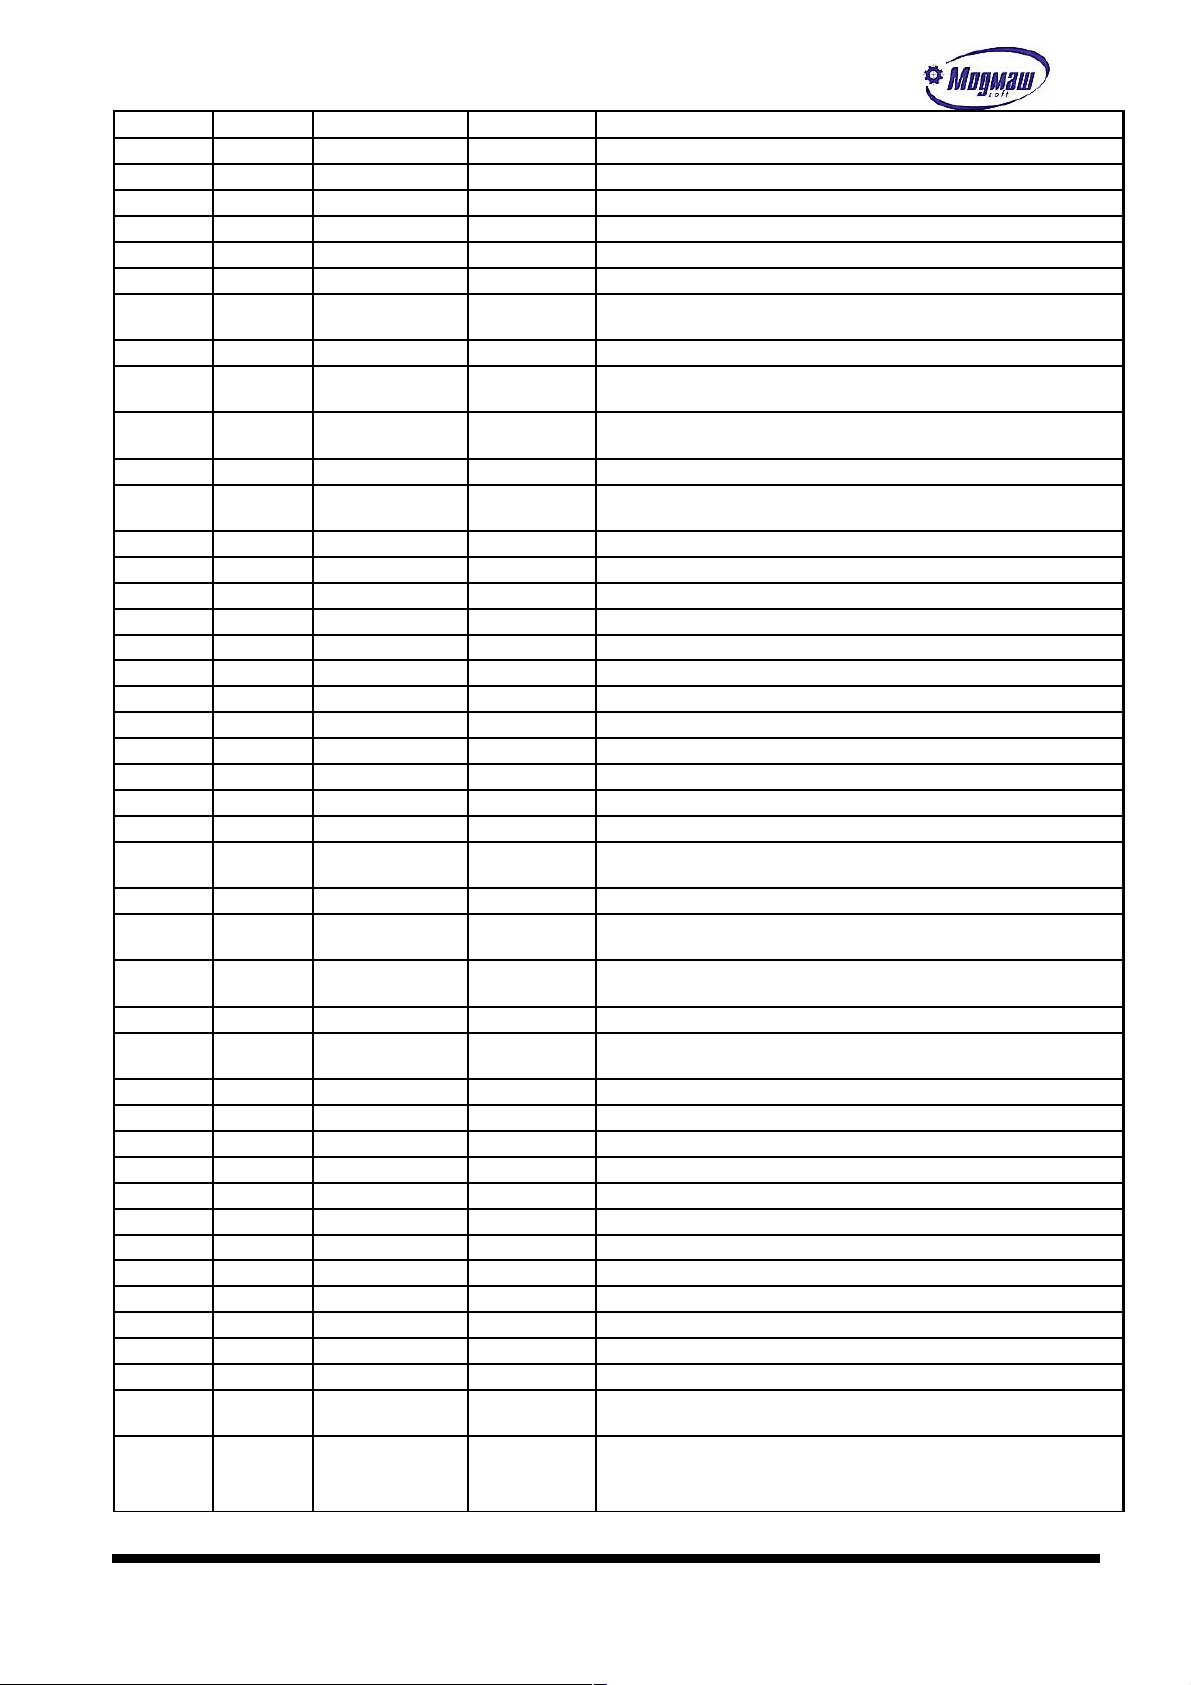
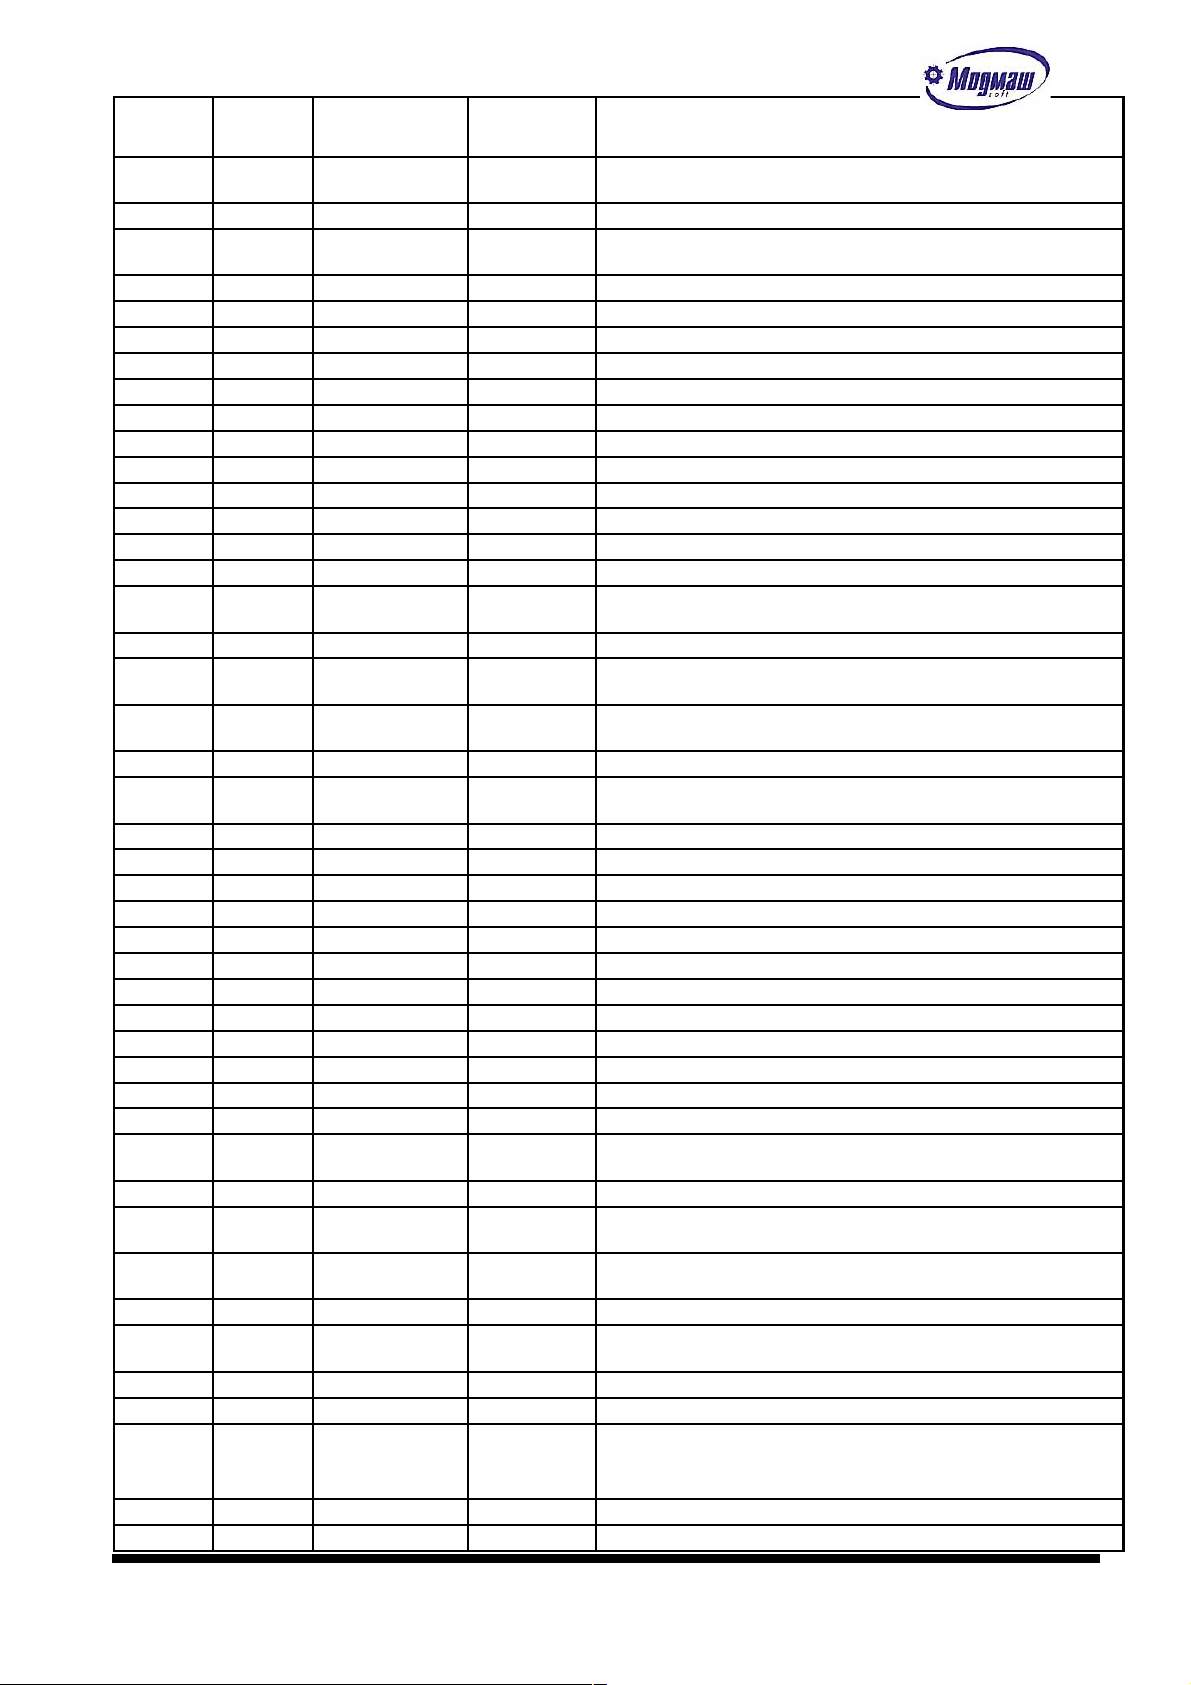
Обменные ячейки (сигналы) служат для согласования работы CNC-модуля, интерфейса оператора и программы электроавтоматики. Взаимодействие модулей можно представить в виде схемы.
1.15.1. Общий перечень обменных ячеек
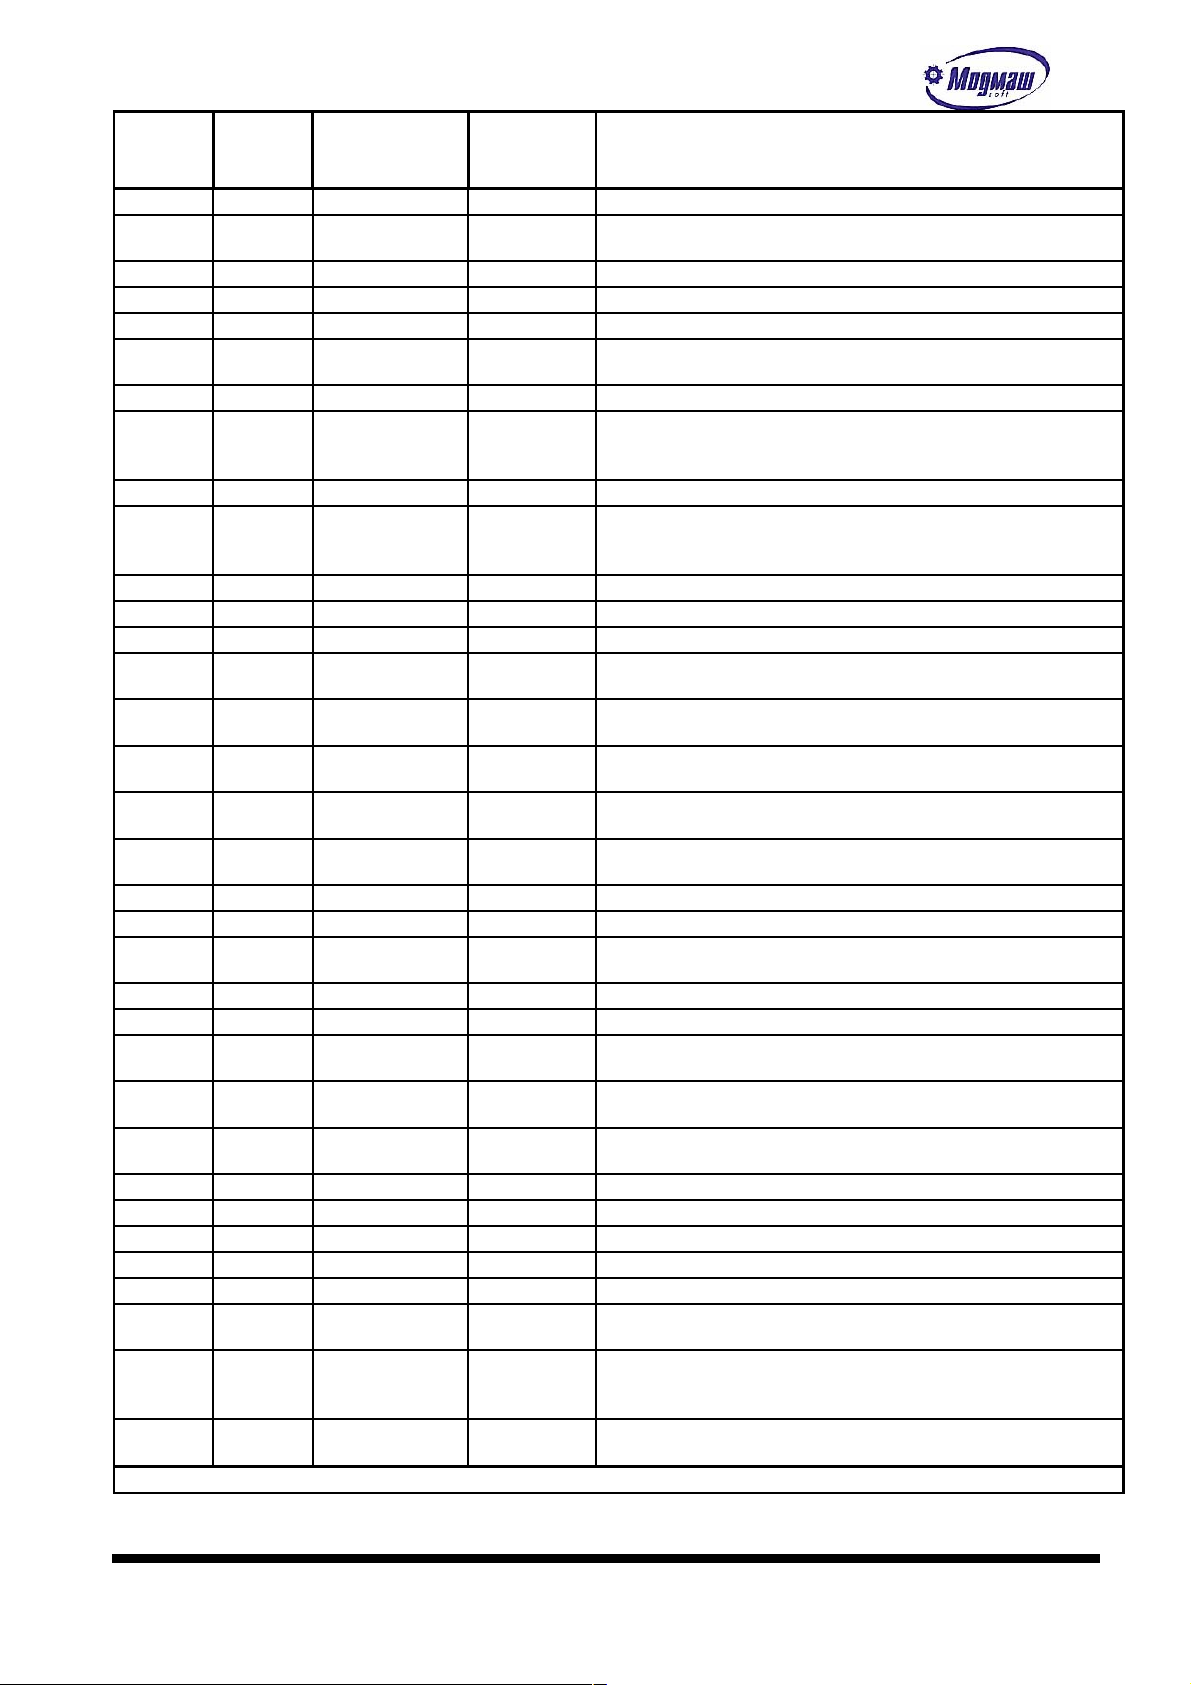
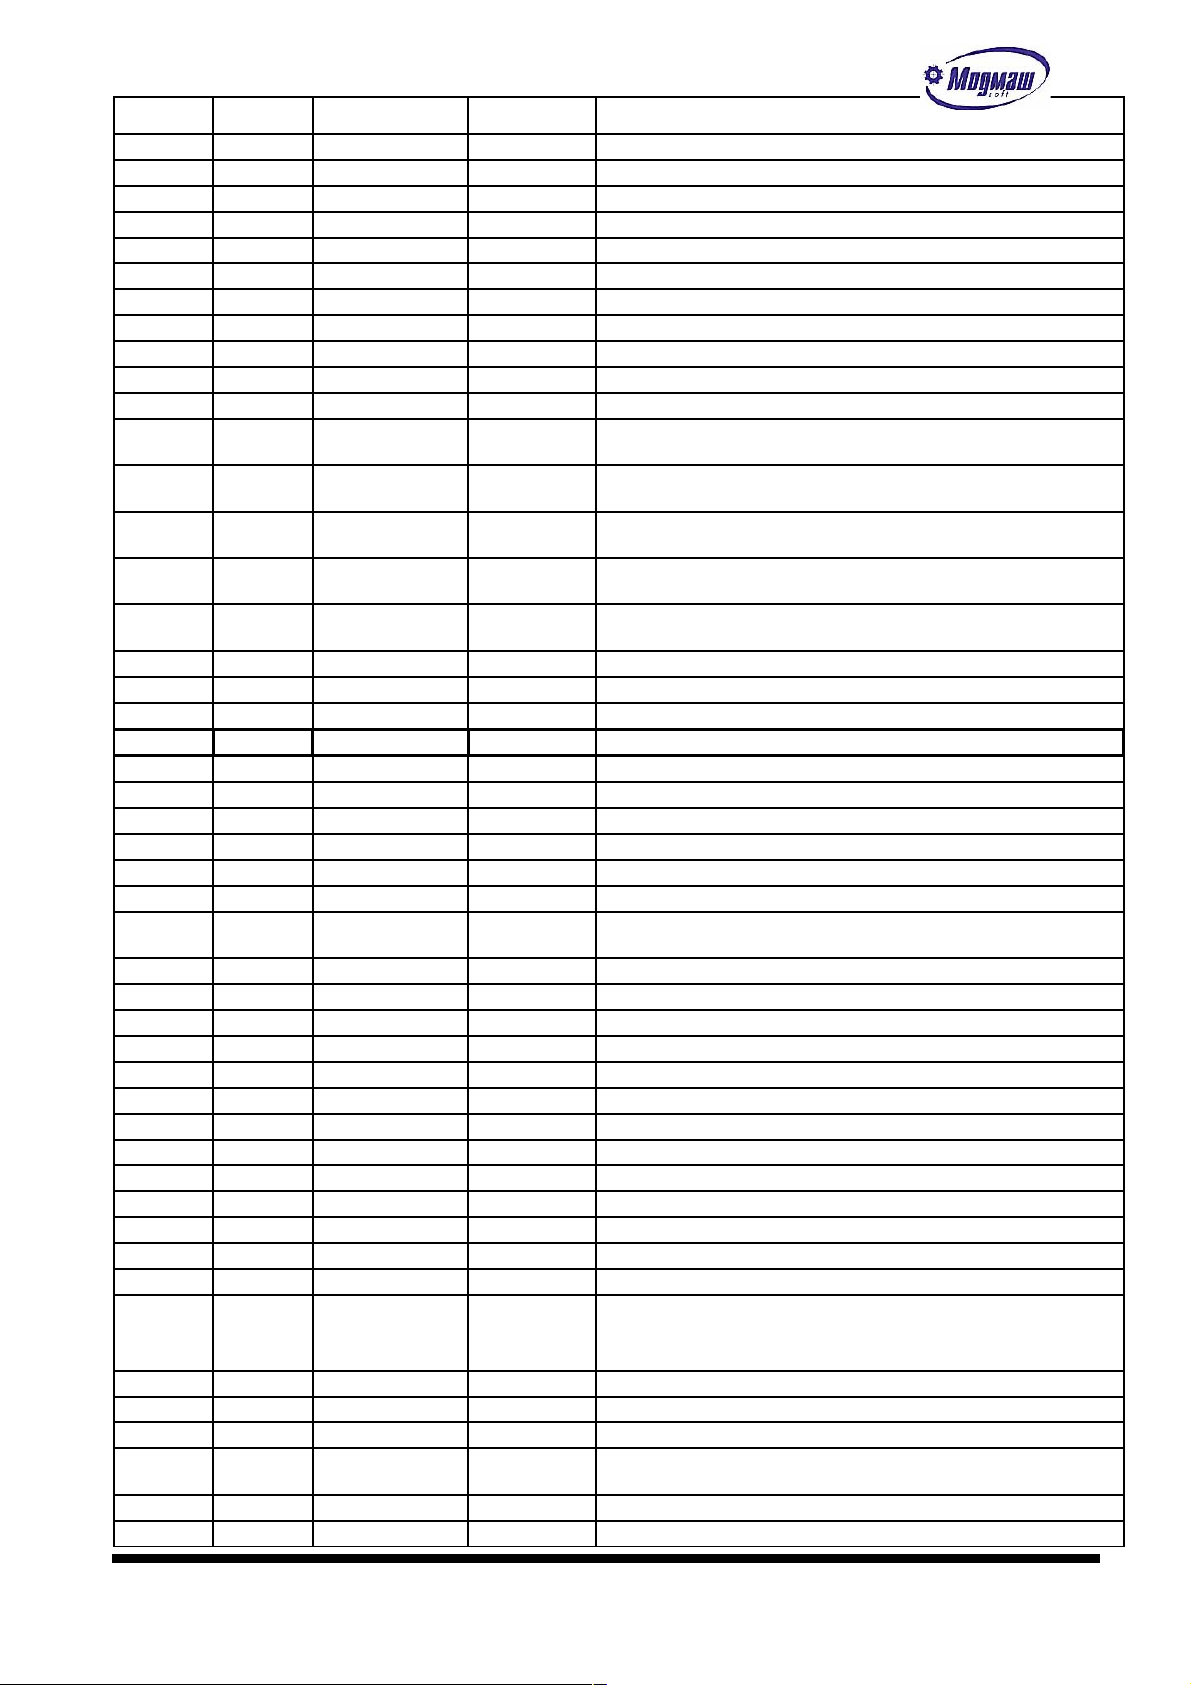
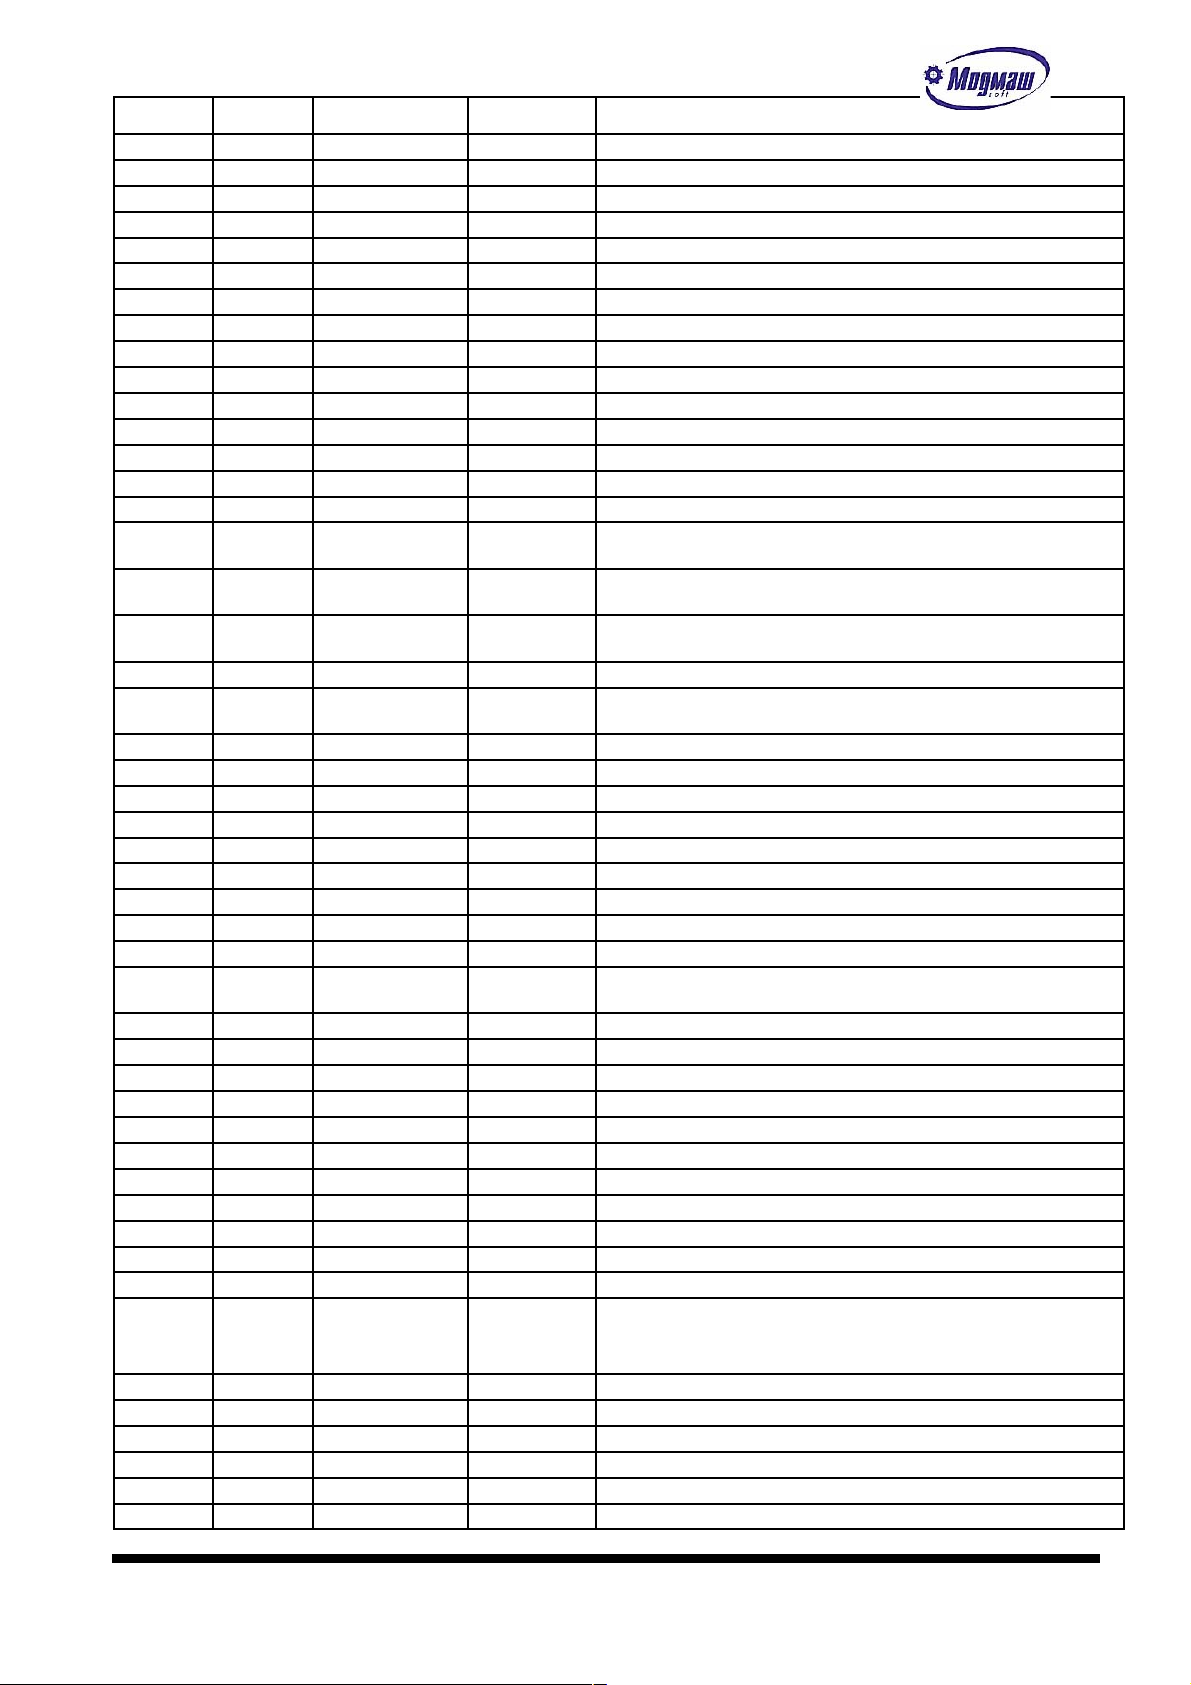
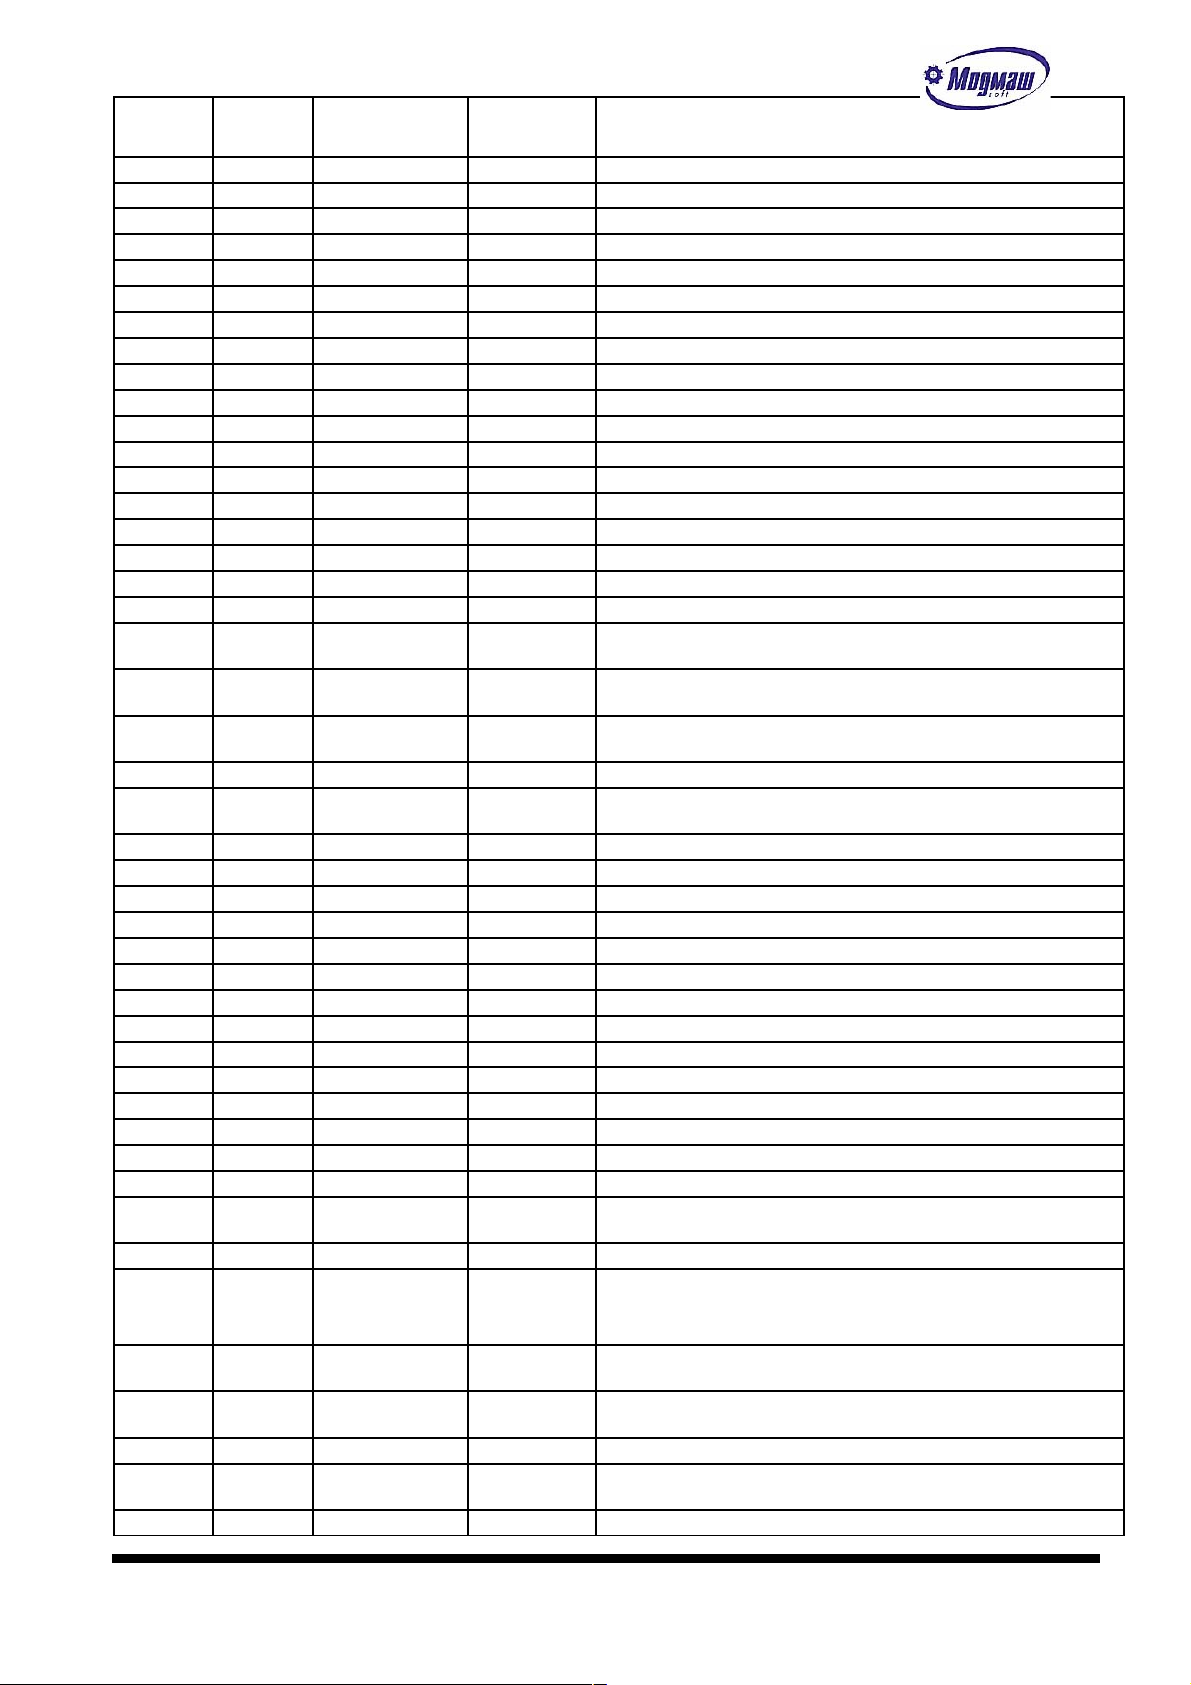
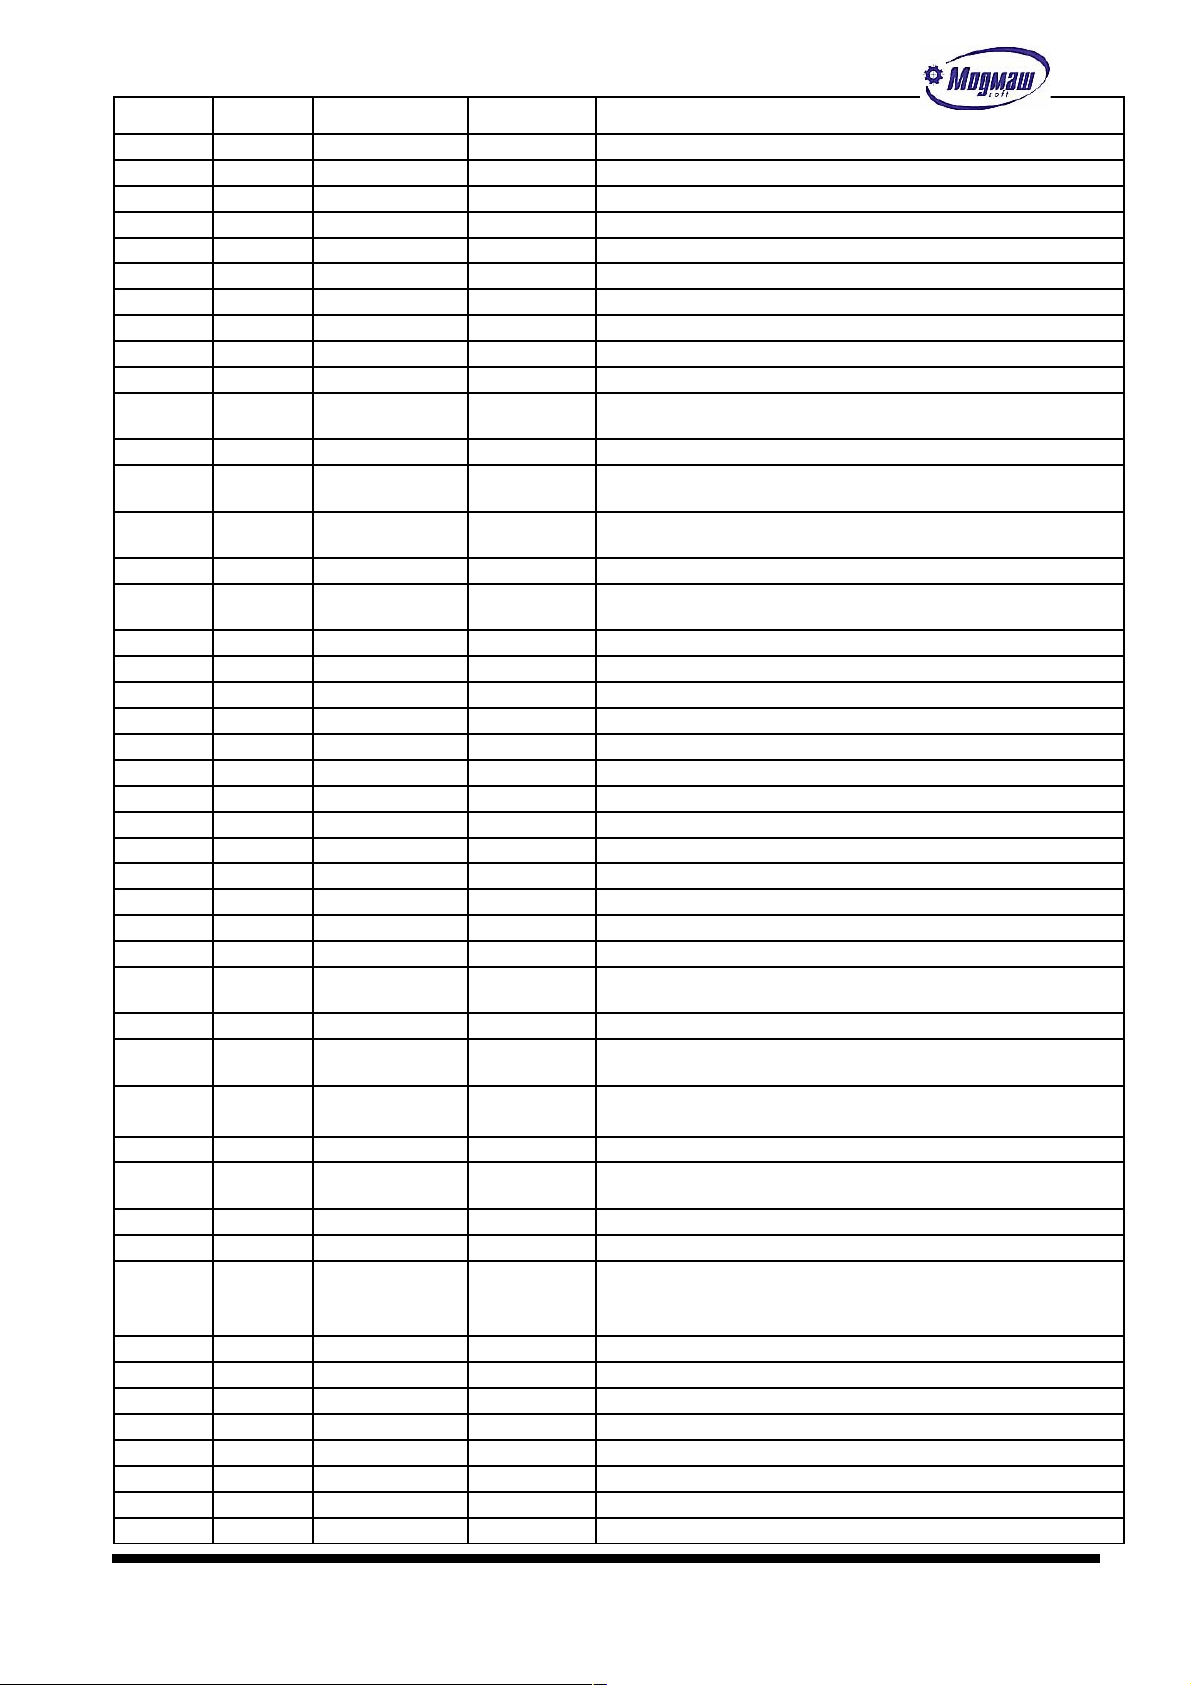
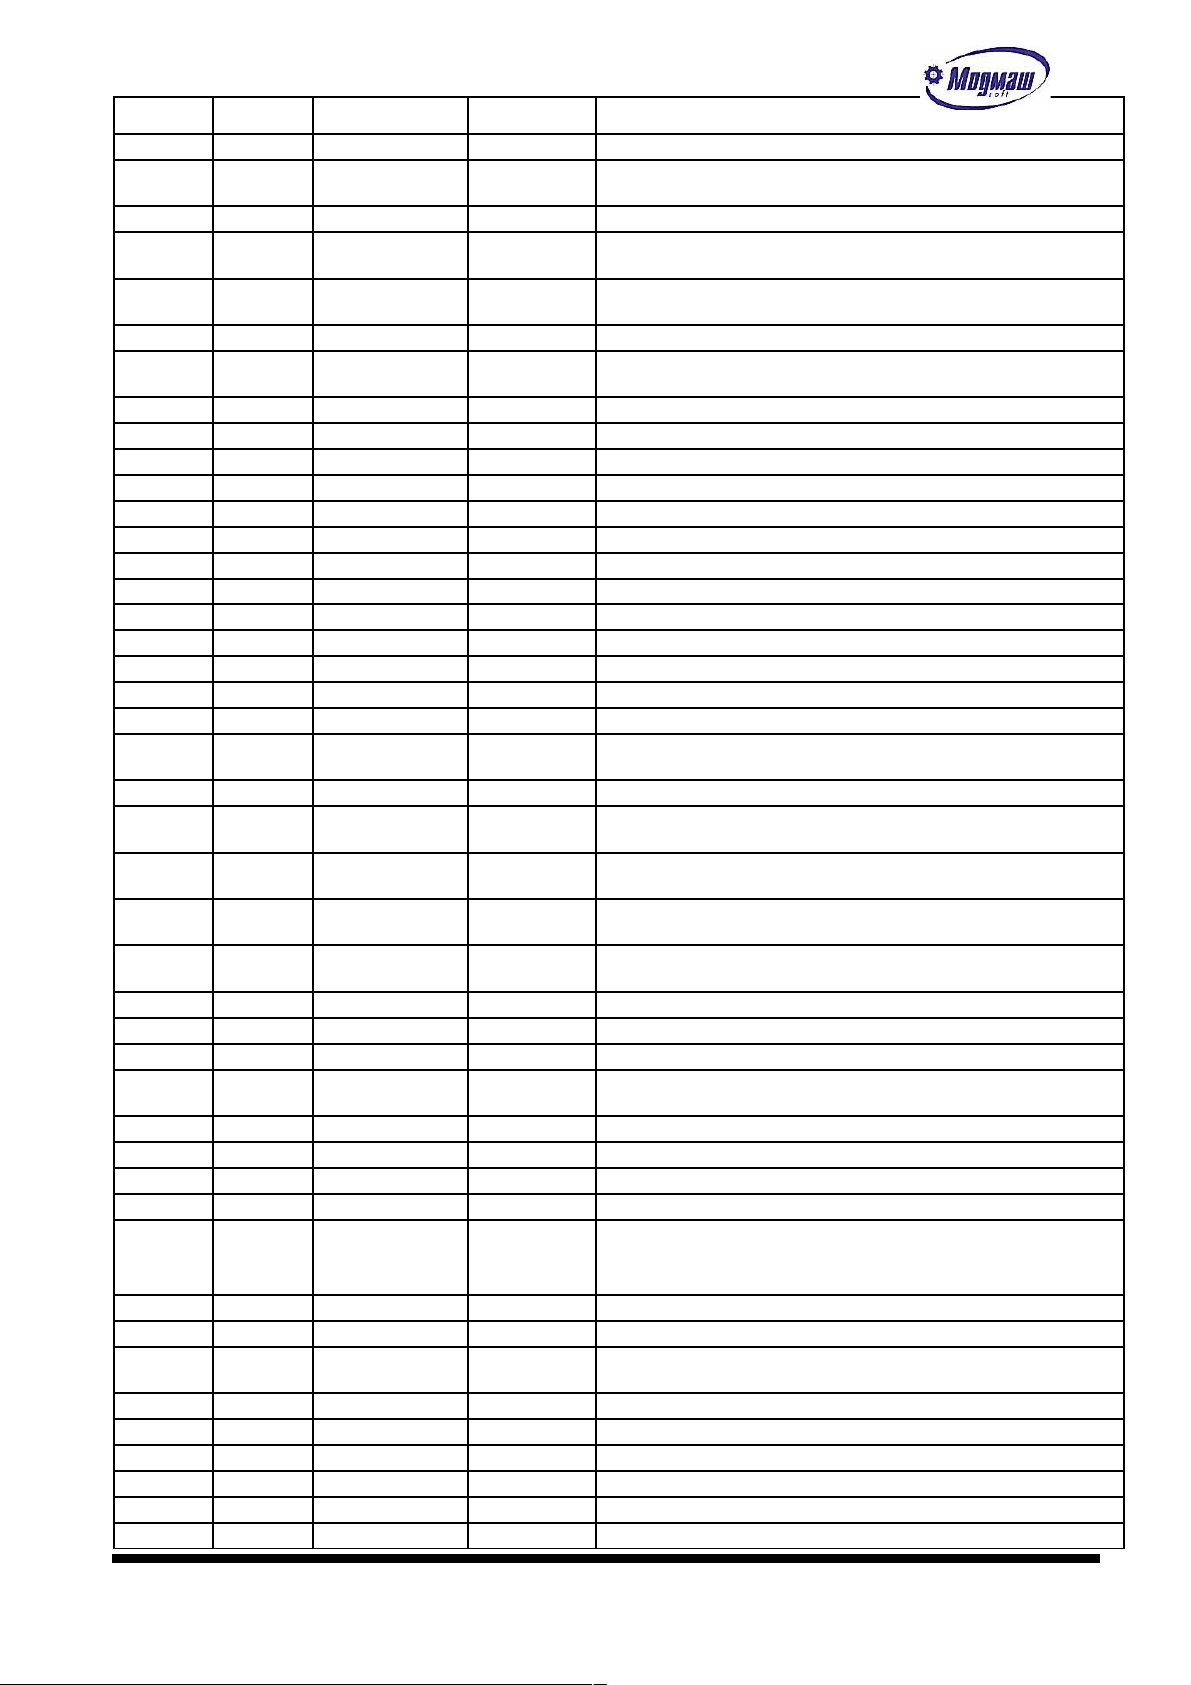
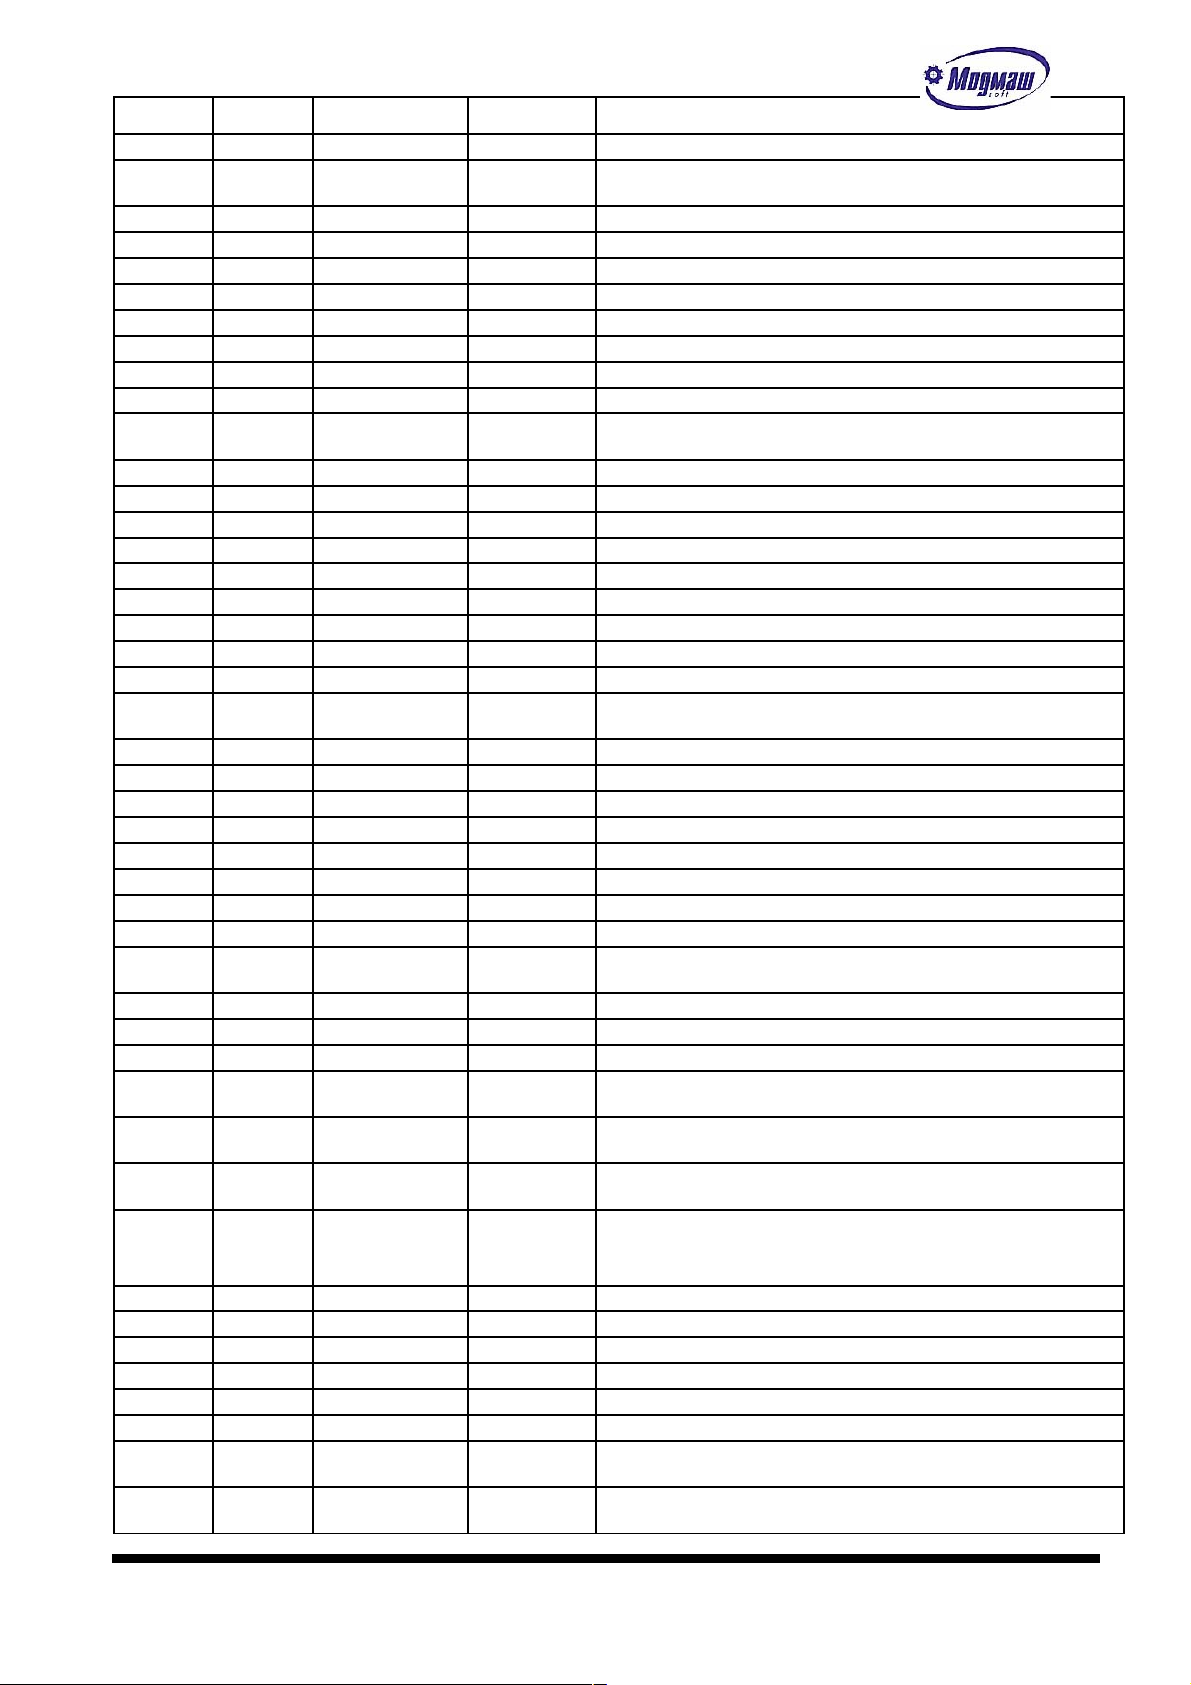
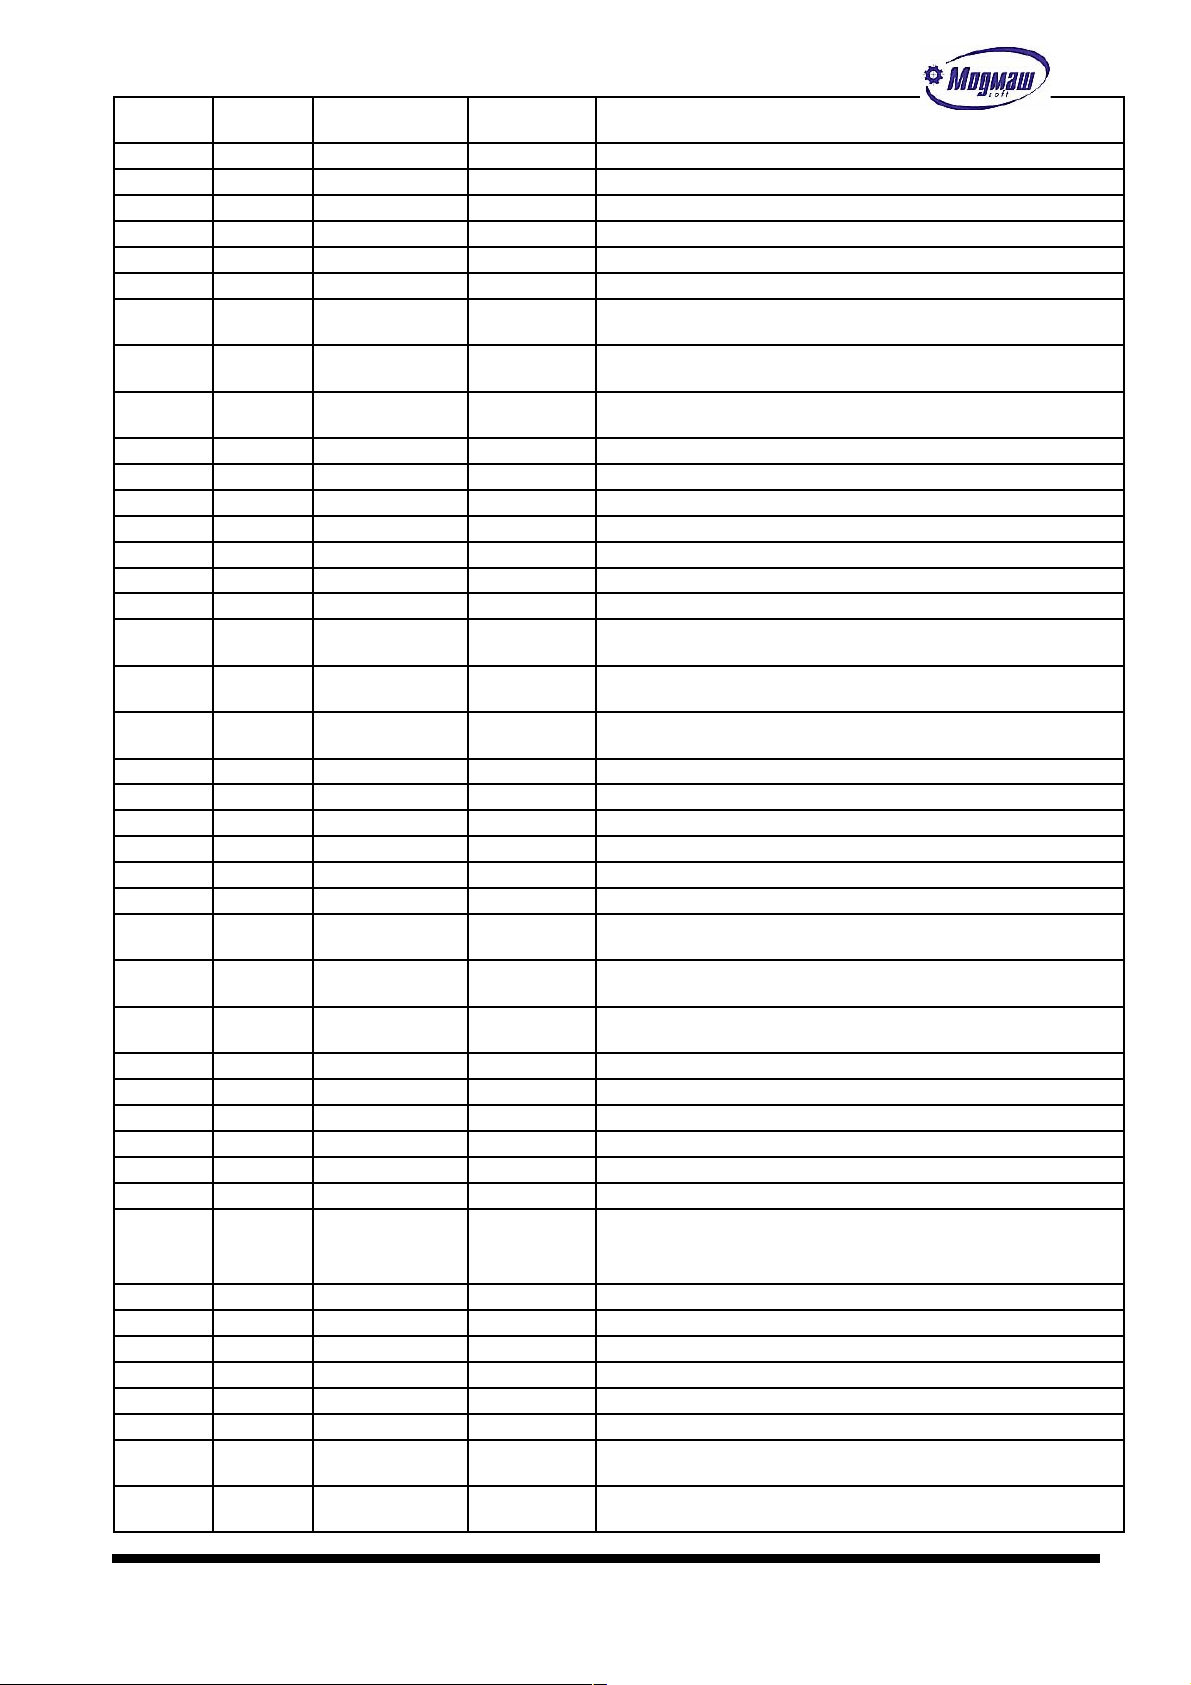
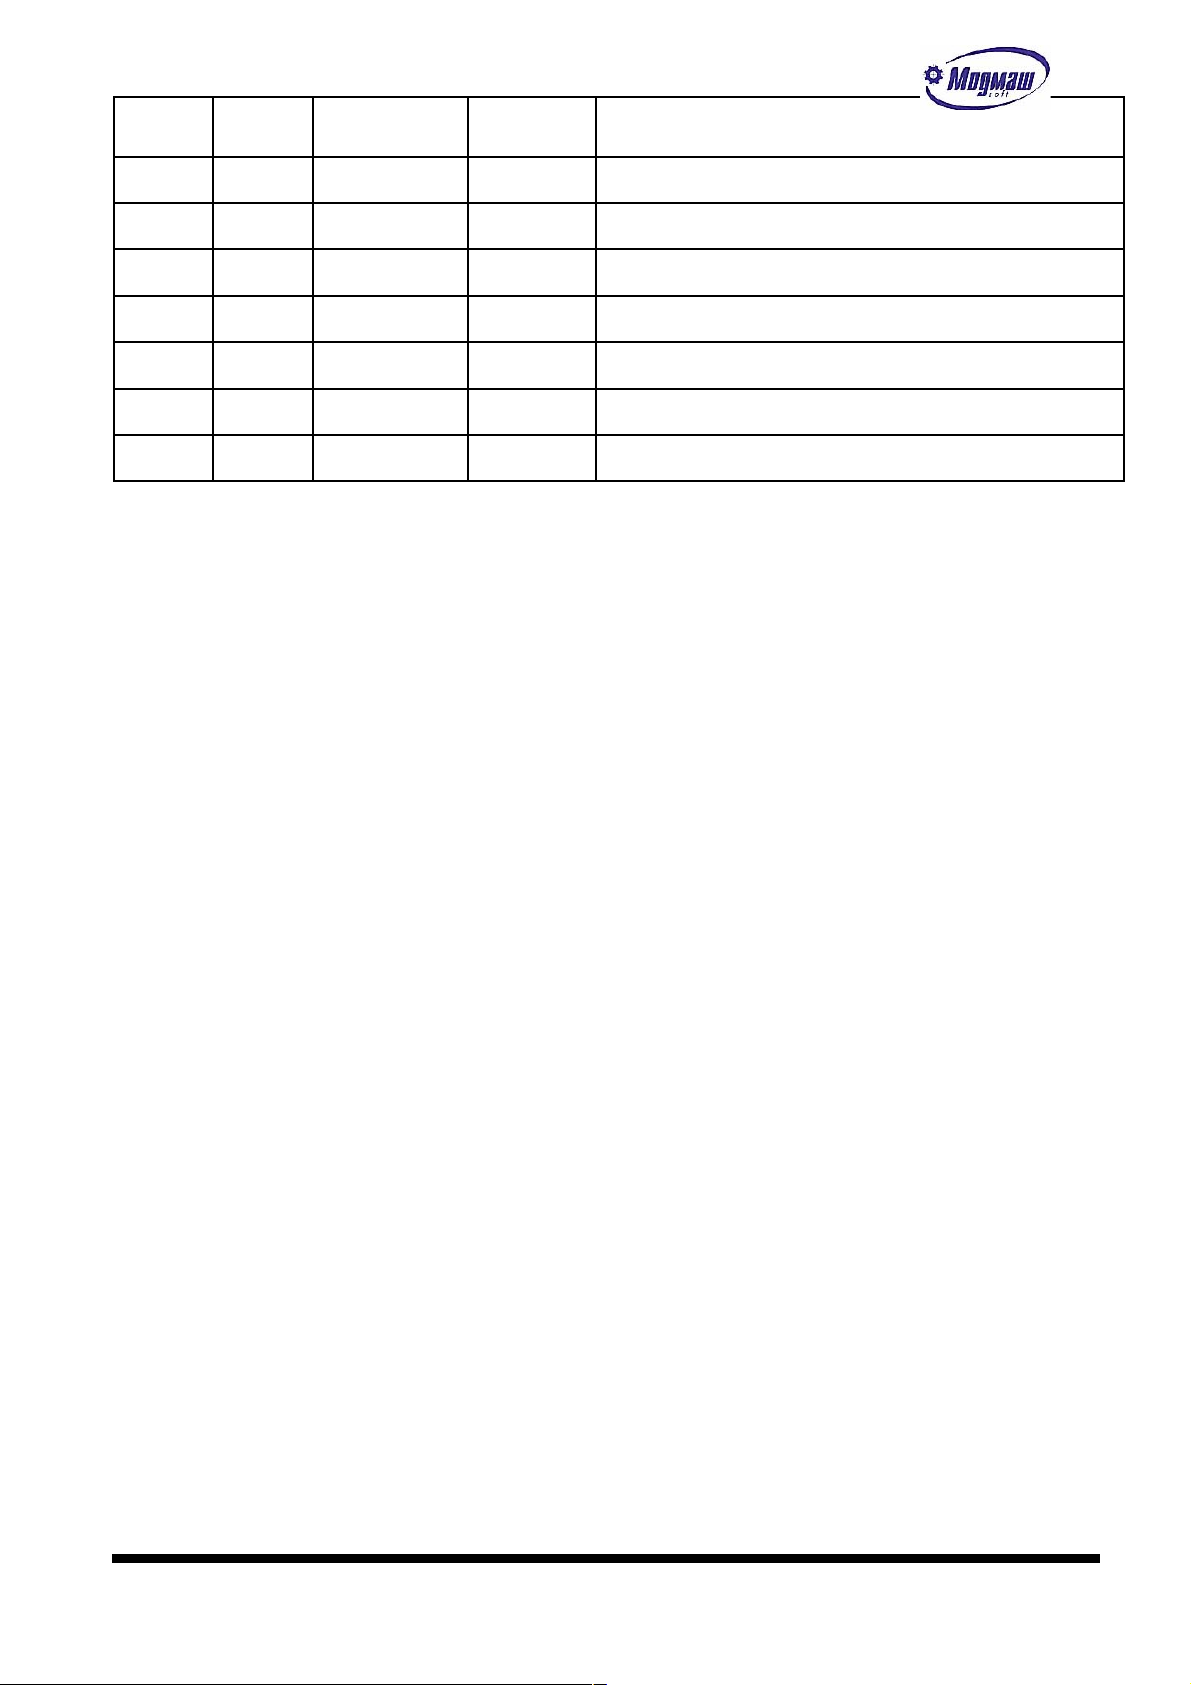
В таблице приведены обменные сигналы для 5-ти координатной версии ПО. Все
сигналы, формат кодирования которых не указан, задаются в двоичной системе счисления, т. е. обработка их в программе электроавтоматики выполняется с помощью обычных действий с десятичными числами.
Сигналы типа “Запись" позволяют выполнять как их запись, так и чтение и служат для передачи информации в CNC-модуль и в интерфейс оператора.
Сигналы типа “Чтение" служат для передачи информации из CNC-модуля в модуль
электроавтоматики.
Сигналы типа “Запись/Чтение” служат для двунаправленного обмена и формируются как из CNC-модуля, так и из модуля электроавтоматики. При этом нужно обращать
внимание на то, какому модулю принадлежит право формирования переднего фронта этих
сигналов, и какому модулю – право формирования заднего фронта этих сигналов.
Запись Запись
Чтение Чтение
Запись/чтение Запись/чтение
Таблица
www.modmash.nnov.ru [email protected]
CNC-модуль Интерфейс оператора
Обменные ячейки
Модуль электроавтоматики
CNC-модуль и интерфейс
оператора
Обменные
ячейки
Модуль электроавтоматики
23
Page 24
Номер
Ячей-
ки
Номер
бита
Размер
(в байтах)
Тип сиг-
нала
Назначение
V1
1 Чтение Код M-функции (двоично-десятичный)
V2
1 Контроль соответствия ключа и программы
э/а
V2
2 Запись Режим автонастройки параметров системы
V2
3-8 Резерв
V3
1 Резерв
V4
2 Запись Значение корректора подачи F при контурных
движениях в %%
V6
2 Запись Значение корректора шпинделя S в %%
V8
1 Запись Значение корректора подачи при G0 в про-
центах, значение 255 – фиксированная подача (из параметра N7000,N7100,N7200…)
V9
2 Чтение Код S-функции (100%)
V11
2 Чтение Код S-функции с учетом корректора шпинделя
S (V6)
V13
2 Чтение Код T-функции (двоично-десятичный)
V15
2 Запись Значение S для индикации
V17
2 Запись Значение T для индикации
V19
2 Чтение Код для 1-й дополн. технологической ко-
манды
V21
2 Чтение Код для 2-й дополн. технологической ко-
манды
V23
2 Запись Текущее значение 1-й дополн. Технологиче-
ской команды
V25
2 Запись Текущее положение 2-й дополн. Технологиче-
ской команды
V27
4 Запись Размер импульсного перемещения в ручном
режиме в дискретах
V31
1 Запись Ручной режим
V31
2 Запись Импульсные перемещения
V31
3 Запись/
чтение
Выход в 0
V31
4 Запись Стоп программы*
V31
5 Запись Аварийный останов*
V31
6 Запись/
Чтение
Ответ по S
V31
7 Запись/
чтение
Ответ по T
V31
8 Запись/
Чтение
Ответ по M
V32
1 Запись Пуск программы
V32
2 Запись Останов в конце кадра
V32
3 Запись Автоматический режим
V32
4 Запись Сброс рассогласования
V32
5 Запись Перезапуск электроавтоматики (не использу-
ется)
V32
6 Запись Режимы "программа(1)-ручной(0)" для пере-
дачи в CNC-модуль и в интерфейс оператора
(не используется)
V32
7 Запись Пуск уп для передачи в CNC-модуль и в ин-
терфейс оператора (не используется)
www.modmash.nnov.ru [email protected]
24
Page 25
Номер
ячей-
ки
Номер
бита
Размер
(в байтах)
Тип сиг-
нала
Назначение
V32
8 Запись Стоп уп для передачи в CNC-модуль и в ин-
терфейс оператора (не используется)
V33
1 Запись Сброс рассогласования для передачи в CNC-
модуль и в интерфейс оператора (не используется)
V33
2 Запись Перезапуск э/а для передачи в CNC-модуль и
в интерфейс оператора (не используется)
V33
3 Запись Команда на останов э/а (V36.5)выполнена
V33
4 Чтение Диагностический режим (не используется)
V33
5 Запись/
Чтение
Ответ по 1-й дополн. технологической команде
V33
6 Запись/
чтение
Ответ по 2-й дополн. технологической команде
V33
7 Запись Касание от индикатора контакта
V33
8 Запись Выключение УЧПУ
V34
1 Запись/
Чтение
Запрос/передача данных из электроавтоматики
V34
2 Запись Ручной режим с движением по контуру
V34
3 Запись Совмещение ручного и автоматического дви-
жения осей
V34
4 Запись Формат кода S-функции (V9.W, V11.W)
V34
5 Запись Отработка программы в обратном направлении
V34
6 Запись Безразмерные перемещения от маховиков
V34
7 Запись Импульсный режим формирования V36.2,
V36.3, V39.5, V39.6
V34
8 Запись Размерность подачи в ручном режиме
V35
1 Чтение Программа отрабатывается
V35
2 Чтение Готовность УЧПУ
V35
3 Запись/
Чтение
Будет выдача T-функции
V35
4 Запись/
Чтение
Будет выдача S-функции
V35
5 Запись/
Чтение
Будет выдача M-функции
V35
6 Чтение Пуск программы
V35
7 Чтение Стоп программы
V35
8 Чтение Сброс рассогласования
V36
1 Чтение Перезапуск электроавтоматики (не использу-
ется)
V36
2 Запись/
Чтение
Автоматический режим
V36
3 Запись/
Чтение
Ручной режим
V36
4 Запись/
Чтение
Преднабор
V36
5 Чтение Останов электроавтоматики
V36
6 Запись Команда на диагностический режим (V33.4)
выполнена (не используется)
www.modmash.nnov.ru [email protected]
25
Page 26
Номер
ячей-
ки
Номер
бита
Размер
(в байтах)
Тип сиг-
нала
Назначение
V36
7 Запись/
Чтение
Будет выдача 1-й дополн. технологической
команды в э/а
V36
8 Запись/
Чтение
Будет выдача 2-й дополн. технологической
команды в э/а
V37
1 Чтение Нажата клавиша ESC
V37
2 Чтение Запрет коррекции рабочей подачи (G22)
V37
3 Чтение Запрет коррекции частоты вращения шпинделя
(G24)
V37
4 Чтение Действует функция G96
V37
5 Запись/
Чтение
Данные по запросу V34.1 готовы
V37
6 Запись Управление от маховиков
V37
7 Чтение Идет контурное движение
V37
8 Запись/
Чтение
Признак выбора новой программы
V38
1 Запись/
Чтение
Разрешение M1
V38
2 Запись/
Чтение
Покадровый режим
V38
3 Запись/
Чтение
Ускоренная отработка УП
V38
4 Запись/
Чтение
Блокировка геометрии
V38
5 Запись/
Чтение
Блокировка технологии
V38
6 Запись/
чтение
Поиск кадра
V38
7 Запись/
Чтение
Выход в начало найденного кадра или возврат на траекторию
V38
8 Запись/
Чтение
Возврат на траекторию обратным ходом
V39
1 Запись/
Чтение
Возврат на траекторию обратным ходом по
шагам
V39
2 Запись/
Чтение
Автоматический пуск программы после возврата на контур
V39
3 Запись/
чтение
Отработка программы до заданного кадра
включительно
V39
4 Запись/
Чтение
Пропуск кадров, отмеченных ‘/’
V39
5 Чтение Покадровый режим
V39
6 Чтение Преднабор
V39
7 Запись/
Чтение
Конец кадра
V39
8 Запись/
Чтение
Начало торможения при контурных движениях
V40
2 Запись Заданная подача ручного режима для 1 оси
V42
2 Запись Заданная подача ручного режима для 2 оси
V44
2 Запись Заданная подача ручного режима для 3 оси
V46
2 Запись Заданная подача ручного режима для 4 оси
V48
2 Запись Заданная подача ручного режима для 5 оси
Номер
ячей-
ки
Номер
бита
Размер
(в байтах)
Тип сиг-
нала
Назначение
www.modmash.nnov.ru [email protected]
26
Page 27
V50
1 Запись Разрешение перемещения для 1 оси
V50
2 Запись К.В. снижения скорости в + для 1 оси *
V50
3 Запись К.В. снижения скорости в - для 1 оси *
V50
4 Запись Ограничительный К.В. + для 1 оси *
V50
5 Запись Ограничительный К.В. - для 1 оси *
V50
6 Запись Точный ноль для 1 оси
V50
7 Запись Грубый ноль для 1 оси
V50
8 Запись Направление движения в + в ручном режиме
для 1 оси
V51
1 Запись Направление движения в - в ручном режиме
для 1 оси
V51
2 Запись Задана какая-либо подача в ручном режиме
для 1 оси
V51
3 Запись Включить слежение за координатой для 1 оси
V51
4 Запись Включить нечувствительность УЧПУ к ручным
перемещениям 1 оси
V51
5 Запись Включить чтение ДОС для 1 оси
V51
6 Запись Обнуление ЦАП для 1 оси
V51
7 Запись Асинхронный режим работы 1 оси
V51
8 Запись Останов позиционирования асинхронной оси 1
V52
1 Запись Разрешение перемещения для 2 оси
V52
2 Запись К.В. снижения скорости в + для 2 оси *
V52
3 Запись К.В. снижения скорости в - для 2 оси *
V52
4 Запись Ограничительный К.В. + для 2 оси *
V52
5 Запись Ограничительный К.В. - для 2 оси *
V52
6 Запись Точный ноль для 2 оси
V52
7 Запись Грубый ноль для 2 оси
V52
8 Запись Направление движения в + в ручном режиме
для 2 оси
V53
1 Запись Направление движения в - в ручном режиме
для 2 оси
V53
2 Запись Задана какая-либо подача в ручном режиме
для 2 оси
V53
3 Запись Включить слежение за координатой для 2 оси
V53
4 Запись Включить нечувствительность УЧПУ к ручным
перемещениям 2 оси
V53
5 Запись Включить чтение ДОС для 2 оси
V53
6 Запись Обнуление ЦАП для 2 оси
V53
7 Запись Асинхронный режим работы 2 оси
V53
8 Запись Останов позиционирования асинхронной оси 2
V54
1 Запись Разрешение перемещения для 3 оси
V54
2 Запись К.В. снижения скорости в + для 3 оси *
V54
3 Запись К.В. снижения скорости в - для 3 оси *
V54
4 Запись Ограничительный К.В. + для 3 оси *
V54
5 Запись Ограничительный К.В. - для 3 оси *
V54
6 Запись Точный ноль для 3 оси
V54
7 Запись Грубый ноль для 3 оси
V54
8 Запись Направление движения в + в ручном режиме
для 3 оси
Номер
ячей-
ки
Номер
бита
Размер
(в байтах)
Тип сиг-
нала
Назначение
www.modmash.nnov.ru [email protected]
27
Page 28
V55
1 Запись
Направление движения в - в ручном режиме
для 3 оси
V55
2 Запись Задана какая-либо подача в ручном режиме
для 3 оси
V55
3 Запись Включить слежение за координатой для 3 оси
V55
4 Запись Включить нечувствительность УЧПУ к ручным
перемещениям 3 оси
V55
5 Запись Включить чтение ДОС для 3 оси
V55
6 Запись Обнуление ЦАП для 3 оси
V55
7 Запись Асинхронный режим работы 3 оси
V55
8 Запись Останов позиционирования асинхронной оси 3
V56
1 Запись Разрешение перемещения для 4 оси
V56
2 Запись К.В. снижения скорости в + для 4 оси *
V56
3 Запись К.В. снижения скорости в - для 4 оси *
V56
4 Запись Ограничительный К.В. + для 4 оси *
V56
5 Запись Ограничительный К.В. - для 4 оси *
V56
6 Запись Точный ноль для 4 оси
V56
7 Запись Грубый ноль для 4 оси
V56
8 Запись Направление движения в + в ручном режиме
для 4 оси
V57
1 Запись Направление движения в - в ручном режиме
для 4 оси
V57
2 Запись Задана какая-либо подача в ручном режиме
для 4 оси
V57
3 Запись Включить слежение за координатой для 4 оси
V57
4 Запись Включить нечувствительность УЧПУ к ручным
перемещениям 4 оси
V57
5 Запись Включить чтение ДОС для 4 оси
V57
6 Запись Обнуление ЦАП для 4 оси
V57
7 Запись Асинхронный режим работы 4 оси
V57
8 Запись Останов позиционирования асинхронной оси 4
V58
1 Запись Разрешение перемещения для 5 оси
V58
2 Запись К.В. снижения скорости в + для 5 оси *
V58
3 Запись К.В. снижения скорости в - для 5 оси *
V58
4 Запись Ограничительный К.В. + для 5 оси *
V58
5 Запись Ограничительный К.В. - для 5 оси *
V58
6 Запись Точный ноль для 5 оси
V58
7 Запись Грубый ноль для 5 оси
V58
8 Запись Направление движения в + в ручном режиме
для 5 оси
V59
1 Запись Направление движения в - в ручном режиме
для 5 оси
V59
2 Запись Задана какая-либо подача в ручном режиме
для 5 оси
V59
3 Запись Включить слежение за координатой для 5 оси
V59
4 Запись Включить нечувствительность УЧПУ к ручным
перемещениям 5 оси
V59
5 Запись Включить чтение ДОС для 5 оси
V59
6 Запись Обнуление ЦАП для 5 оси
Номер
ячей-
ки
Номер
бита
Размер
(в байтах)
Тип сиг-
нала
Назначение
V59
7 Запись Асинхронный режим работы 5 оси
V59
8 Запись Останов позиционирования асинхронной оси 5
www.modmash.nnov.ru [email protected]
28
Page 29
V60
1 Чтение Будет движение по 1 оси
V60
2 Чтение Конец выхода в ноль по 1 оси
V60
3 Чтение Идет перемещение в + по 1 оси
V60
4 Чтение Идет перемещение в - по 1 оси
V60
5 Чтение Не было выхода в ноль по 1 оси
V60
6 Запись/
Чтение
Конец позиционирования из э/а по 1 оси
V60
7 Чтение Ось 1 в зоне контроля
V60
8 Резерв
V61
1 Чтение Будет движение по 2 оси
V61
2 Чтение Конец выхода в ноль по 2 оси
V61
3 Чтение Идет перемещение в + по 2 оси
V61
4 Чтение Идет перемещение в - по 2 оси
V61
5 Чтение Не было выхода в ноль по 2 оси
V61
6 Запись/
Чтение
Конец позиционирования из э/а по 2 оси
V61
7 Чтение Ось 2 в зоне контроля
V61
8 Резерв
V62
1 Чтение Будет движение по 3 оси
V62
2 Чтение Конец выхода в ноль по 3 оси
V62
3 Чтение Идет перемещение в + по 3 оси
V62
4 Чтение Идет перемещение в - по 3 оси
V62
5 Чтение Не было выхода в ноль по 3 оси
V62
6 Запись/
Чтение
Конец позиционирования из э/а по 3 оси
V62
7 Чтение Ось 3 в зоне контроля
V62
8 Резерв
V63
1 Чтение Будет движение по 4 оси
V63
2 Чтение Конец выхода в ноль по 4 оси
V63
3 Чтение Идет перемещение в + по 4 оси
V63
4 Чтение Идет перемещение в - по 4 оси
V63
5 Чтение Не было выхода в ноль по 4 оси
V63
6 Запись/
Чтение
Конец позиционирования из э/а по 4 оси
V63
7 Чтение Ось 4 в зоне контроля
V63
8 Резерв
V64
1 Чтение Будет движение по 5 оси
V64
2 Чтение Конец выхода в ноль по 5 оси
V64
3 Чтение Идет перемещение в + по 5 оси
V64
4 Чтение Идет перемещение в - по 5 оси
V64
5 Чтение Не было выхода в ноль по 5 оси
V64
6 Запись/
Чтение
Конец позиционирования из э/а по 5 оси
V64
7 Чтение Ось 5 в зоне контроля
V64
8 Резерв
Номер
ячей-
ки
Номер
бита
Размер
(в байтах)
Тип сиг-
нала
Назначение
V65
1 Запись/
Чтение
Блокировка перемещений в программном режиме по 1 оси
www.modmash.nnov.ru [email protected]
29
Page 30
V65
2 Запись/
Чтение
Нужен выход в нач кадра или возврат на
траекторию по 1 оси
V65
3 Запись/
Чтение
Зеркальная отработка по 1 оси
V65
4 Резерв
V65
5 Резерв
V65
6 Резерв
V65
7 Резерв
V65
8 Резерв
V66
1 Запись/
чтение
Блокировка перемещений в программном режиме по 2 оси
V66
2 Запись/
Чтение
Нужен выход в нач.кадра или возврат на
траекторию по 2 оси
V66
3 Запись/
Чтение
Зеркальная отработка по 2 оси
V66
4 Резерв
V66
5 Резерв
V66
6 Резерв
V66
7 Резерв
V66
8 Резерв
V67
1 Запись/
Чтение
Блокировка перемещений в программном режиме по 3 оси
V67
2 Запись/
Чтение
Нужен выход в нач. кадра или возврат на
траекторию по 3 оси
V67
3 Запись/
Чтение
Зеркальная отработка по 3 оси
V67
4 Резерв
V67
5 Резерв
V67
6 Резерв
V67
7 Резерв
V67
8 Резерв
V68
1 Запись/
Чтение
Блокировка перемещений в программном режиме по 4 оси
V68
2 Запись/
Чтение
Нужен выход в нач кадра или возврат на
траекторию по 4 оси
V68
3 Запись/
Чтение
Зеркальная отработка по 4 оси
V68
4 Резерв
V68
5 Резерв
V68
6 Резерв
V68
7 Резерв
V68
8 Резерв
V69
1 Запись/
Чтение
Блокировка перемещений в программном режиме по 5 оси
V69
2 Запись/
Чтение
Нужен выход в нач кадра или возврат на
траекторию по 5 оси
V69
3 Запись/
Чтение
Зеркальная отработка по 5 оси
V69
4 Резерв
Номер
ячей-
ки
Номер
бита
Размер
(в байтах)
Тип сиг-
нала
Назначение
V69
5 Резерв
V69
6 Резерв
www.modmash.nnov.ru [email protected]
30
Page 31
V69
7
Резерв
V69
8 Резерв
V70
1 Запись Номер маховика для 1 оси
V71
1 Запись Номер маховика для 2 оси
V72
1 Запись Номер маховика для 3 оси
V73
1 Запись Номер маховика для 4 оси
V74
1 Запись Номер маховика для 5 оси
V75
1 Запись Дискретность маховиков: 0-0.001мм,1-
0.01мм,
2-0.1мм,3-1мм,4-10мм
V76
2 Запись Код на ЦАП 1 из электроавтоматики
V78
2 Запись Код на ЦАП 2 из электроавтоматики
V80
2 Запись Код на ЦАП 3 из электроавтоматики
V82
2 Чтение Код с датчика положения 1 для электроавто-
матики
V84
2 Чтение Код с датчика положения 2 для электроавто-
матики
V86
2 Чтение Код с датчика положения 3 для электроавто-
матики
V88
1 Чтение Сбой ЦАП 1
V88
2 Запись Нужна выдача кода на ЦАП 1
V88
3 Резерв
V88
4 Резерв
V88
5 Резерв
V88
6 Резерв
V88
7 Резерв
V88
8 Резерв
V89
1 Чтение Сбой ЦАП 2
V89
2 Запись Нужна выдача кода на ЦАП 2
V89
3 Резерв
V89
4 Резерв
V89
5 Резерв
V89
6 Резерв
V89
7 Резерв
V89
8 Резерв
V90
1 Чтение Сбой ЦАП 3
V90
2 Запись Нужна выдача кода на ЦАП 3
V90
3 Резерв
V90
4 Резерв
V90
5 Резерв
V90
6 Резерв
V90
7 Резерв
V90
8 Резерв
Номер
ячей-
ки
Номер
бита
Размер
(в байтах)
Тип сиг-
нала
Назначение
V91
1 Чтение Сбой датчика положения 1
V91
2 Запись Нужно чтение датчика положения 1
V91
3 Запись Нужна фиксация 0-метки датчика положения 1
V91
4 Чтение Была 0-метка датчика положения 1
www.modmash.nnov.ru [email protected]
31
Page 32
V91
5
Резерв
V91
6 Резерв
V91
7 Резерв
V91
8 Резерв
V92
1 Чтение Сбой датчика положения 2
V92
2 Запись Нужно чтение датчика положения 2
V92
3 Запись Нужна фиксация 0-метки датчика положения 2
V92
4 Чтение Была 0-метка датчика положения 2
V92
5 Резерв
V92
6 Резерв
V92
7 Резерв
V92
8 Резерв
V93
1 Чтение Сбой датчика положения 3
V93
2 Запись Нужно чтение датчика положения 3
V93
3 Запись Нужна фиксация 0-метки датчика положения 3
V93
4 Чтение Была 0-метка датчика положения 3
V93
5 Резерв
V93
6 Резерв
V93
7 Резерв
V93
8 Резерв
V94
1 Запись Тип запроса/передачи данных из э/а
V95
1 Запись Номер инструмента для V94.B
V96
1 Запись Номер координаты для V94.B
V97
4 Запись/
Чтение
Данные по запросу V94.B
V101
1 Запись/
Чтение
Номер координаты для позиционирования из
э/а
V102
4 Запись Точка позиционирования в мкм
V106
2 Запись Скорость позиционирования в мм/мин
V108
2 Запись Данные 1 для индикации
V110
2 Запись Данные 2 для индикации
V112
1 Запись Номер ЦАП1 для упр. из электроавтоматики
V113
1 Запись Номер ЦАП2 для упр. из электроавтоматики
V114
1 Запись Номер ЦАП3 для упр. из электроавтоматики
V115
1 Запись Номер ДОС1 для электроавтоматики
V116
1 Запись Номер ДОС2 для электроавтоматики
V117
1 Запись Номер ДОС3 для электроавтоматики
Номер
ячей-
ки
Номер
бита
Размер
(в байтах)
Тип сиг-
нала
Назначение
V118
2 Запись Данные 3 для индикации
V120
1 Запись Код ASCII последнего символа обозначения
данных 3
V121
1 Запись Код ASCII первого символа при 2-х-символь-
ном обзначении данных 3
www.modmash.nnov.ru [email protected]
32
Page 33
V122
1 Запись
Первый код для имитации клавиатуры
V123
1 Запись Второй код для имитации клавиатуры
V124
1 Запись Количество кодов для имитации клавиатуры
V125 1
Запись Тип кода для V122.B
V125 2
Запись Тип кода для V123.B
V126 1
Запись Масштаб задания подачи для V40.W
V126 2
Запись Масштаб задания подачи для V42.W
V126 3
Запись Масштаб задания подачи для V44.W
V126 4
Запись Масштаб задания подачи для V46.W
V126 5
Запись Масштаб задания подачи для V48.W
V127
1 Чтение Текущий номер ступени торможения для пози-
ционной оси 1
V128
1 Чтение Текущий номер ступени торможения для пози-
ционной оси 2
V129
1 Чтение Текущий номер ступени торможения для пози-
ционной оси 3
V130
1 Чтение Текущий номер ступени торможения для пози-
ционной оси 4
V131
1 Чтение Текущий номер ступени торможения для пози-
ционной оси 5
V132
2 Чтение Текущее значение тахометра 1
V133 8
Чтение Направление вращения тахометра 1
V134
2 Чтение Текущее значение тахометра 2
V135 8
Чтение Направление вращения тахометра 2
V136 1
Чтение Сбой датчика тахометра 1
V136 2
Запись Вращение шпинделя 1 по ч.с.
V136 3
Запись Вращение шпинделя 1 против ч.с.
V136 4
Чтение Окончание работы задатчика интенсивности
шпинделя 1
V136 5
Запись Ориентированный останов шпинделя 1
V136 6
Чтение Шпиндель 1 сориентирован
V136 7
Чтение Сбой ЦАПа шпинделя 1
V136 8
Чтение Сбой датчика шпинделя 1
V137 1
Запись Нужен сброс счетчика позиций 1 по 0-метке
V137 2
Чтение Счетчик 1 в фиксированной позиции
V137 3
Чтение Сбой датчика счетчика позиций 1
V137 4
Запись Движение счетчика позиций 1 вперед
V137 5
Запись Движение счетчика позиций 1 назад
V137 6
Запись Позиционирование счетчика позиций 1
V137 7
Чтение Сбой ЦАПа счетчика позиций 1
V137 8
Запись Разрешение выдачи кода на ЦАП шпинделя 1
Номер
ячей-
ки
Номер
бита
Размер
(в байтах)
Тип сиг-
нала
Назначение
V138 1
Чтение Сбой датчика тахометра 2
V138 2
Запись Вращение шпинделя 2 по ч.с.
V138 3
Запись Вращение шпинделя 2 против ч.с.
V138 4
Чтение Окончание работы задатчика интенсивности
шпинделя 2
V138 5
Запись Ориентированный останов шпинделя 2
V138 6
Чтение Шпиндель 2 сориентирован
www.modmash.nnov.ru [email protected]
33
Page 34
V138 7
Чтение
Сбой ЦАПа шпинделя 2
V138 8
Чтение Сбой датчика шпинделя 2
V139 1
Запись Нужен сброс счетчика позиций 2 по 0-метке
V139 2
Чтение Счетчик 2 в фиксированной позиции
V139 3
Чтение Сбой датчика счетчика позиций 2
V139 4
Запись Движение счетчика позиций 2 вперед
V139 5
Запись Движение счетчика позиций 2 назад
V139 6
Запись Позиционирование счетчика позиций 2
V139 7
Чтение Сбой ЦАПа счетчика позиций 2
V139 8
Запись Разрешение выдачи кода на ЦАП шпинделя 2
V140
2 Запись Заданная скорость вращения шпинделя 1
V142
2 Запись Заданная скорость вращения шпинделя 2
V144
1 Запись Номер текущего диапазона шпинделя 1
V145
1 Запись Номер текущего диапазона шпинделя 2
V146
1 Чтение/
Запись
Текущее значение счетчика позиций 1
V147
1 Чтение/
Запись
Текущее значение счетчика позиций 2
V148
2 Запись Смещение позиции ориентированного останова
шпинделя 1
V150
2 Запись Смещение позиции ориентированного останова
шпинделя 2
V152
2 Чтение Текущее значение тахометра 3
V153 8
Чтение Направление вращения тахометра 3
V154
2 Чтение Текущее значение тахометра 4
V155 8
Чтение Направление вращения тахометра 4
V156 1
Чтение Сбой датчика тахометра 3
V156 2
Запись Вращение шпинделя 3 по ч.с.
V156 3
Запись Вращение шпинделя 3 против ч.с.
V156 4
Чтение Окончание работы задатчика интенсивности
шпинделя 3
V156 5
Запись Ориентированный останов шпинделя 3
V156 6
Чтение Шпиндель 3 сориентирован
V156 7
Чтение Сбой ЦАПа шпинделя 3
V156 8
Чтение Сбой датчика шпинделя 3
V157 1
Запись Нужен сброс счетчика позиций 3 по 0-метке
V157 2
Чтение Счетчик 3 в фиксированной позиции
V157 3
Чтение Сбой датчика счетчика позиций 3
V157 4
Запись Движение счетчика позиций 3 вперед
V157 5
Запись Движение счетчика позиций 3 назад
V157 6
Запись Позиционирование счетчика позиций 3
Номер
ячей-
ки
Номер
бита
Размер
(в байтах)
Тип сиг-
нала
Назначение
V157 7
Чтение Сбой ЦАПа счетчика позиций 3
V157 8
Запись Разрешение выдачи кода на ЦАП шпинделя 3
V158 1
Чтение Сбой датчика тахометра 4
V158 2
Запись Вращение шпинделя 4 по ч.с.
V158 3
Запись Вращение шпинделя 4 против ч.с.
www.modmash.nnov.ru [email protected]
34
Page 35
V158 4
Чтение
Окончание работы задатчика интенсивности
шпинделя 4
V158 5
Запись Ориентированный останов шпинделя 4
V158 6
Чтение Шпиндель 4 сориентирован
V158 7
Чтение Сбой ЦАПа шпинделя 4
V158 8
Чтение Сбой датчика шпинделя 4
V159 1
Запись Нужен сброс счетчика позиций 4 по 0-метке
V159 2
Чтение Счетчик 4 в фиксированной позиции
V159 3
Чтение Сбой датчика счетчика позиций 4
V159 4
Запись Движение счетчика позиций 4 вперед
V159 5
Запись Движение счетчика позиций 4 назад
V159 6
Запись Позиционирование счетчика позиций 4
V159 7
Чтение Сбой ЦАПа счетчика позиций 4
V159 8
Запись Разрешение выдачи кода на ЦАП шпинделя 4
V160
2 Запись Заданная скорость вращения шпинделя 3
V162
2 Запись Заданная скорость вращения шпинделя 4
V164
1 Запись Номер текущего диапазона шпинделя 3
V165
1 Запись Номер текущего диапазона шпинделя 4
V166
1 Чтение/
Запись
Текущее значение счетчика позиций 3
V167
1 Чтение/
Запись
Текущее значение счетчика позиций 4
V168
2 Запись Смещение позиции ориентированного останова
шпинделя 3
V170
2 Запись Смещение позиции ориентированного останова
шпинделя 4
V180
2 Запись Заданная подача ручного режима для 6 оси
V182
2 Запись Заданная подача ручного режима для 7 оси
V184
2 Запись Заданная подача ручного режима для 8 оси
V186
2 Запись Заданная подача ручного режима для 9 оси
V188
2 Запись Заданная подача ручного режима для 10 оси
V190
1 Запись Разрешение перемещения для 6 оси
V190
2 Запись К.В. снижения скорости в + для 6 оси *
V190
3 Запись К.В. снижения скорости в - для 6 оси *
V190
4 Запись Ограничительный К.В. + для 6 оси *
V190
5 Запись Ограничительный К.В. - для 6 оси *
V190
6 Запись Точный ноль для 6 оси
V190
7 Запись Грубый ноль для 6 оси
V190
8 Запись Направление движения в + в ручном режиме
для 6 оси
Номер
ячей-
ки
Номер
бита
Размер
(в байтах)
Тип сиг-
нала
Назначение
V191
1 Запись Направление движения в - в ручном режиме
для 6 оси
V191
2 Запись Задана какая-либо подача в ручном режиме
для 6 оси
V191
3 Запись Включить слежение за координатой для 6 оси
V191
4 Запись Включить нечувствительность УЧПУ к ручным
перемещениям 6 оси
V191
5 Запись Включить чтение ДОС для 6 оси
www.modmash.nnov.ru [email protected]
35
Page 36
V191
6 Запись
Обнуление ЦАП для 6 оси
V191
7 Запись Асинхронный режим работы 6 оси
V191
8 Запись Останов позиционирования асинхронной оси 6
V192
1 Запись Разрешение перемещения для 7 оси
V192
2 Запись К.В. снижения скорости в + для 7 оси *
V192
3 Запись К.В. снижения скорости в - для 7 оси *
V192
4 Запись Ограничительный К.В. + для 7 оси *
V192
5 Запись Ограничительный К.В. - для 7 оси *
V192
6 Запись Точный ноль для 7 оси
V192
7 Запись Грубый ноль для 7 оси
V192
8 Запись Направление движения в + в ручном режиме
для 7 оси
V193
1 Запись Направление движения в - в ручном режиме
для 7 оси
V193
2 Запись Задана какая-либо подача в ручном режиме
для 7 оси
V193
3 Запись Включить слежение за координатой для 7 оси
V193
4 Запись Включить нечувствительность УЧПУ к ручным
перемещениям 7 оси
V193
5 Запись Включить чтение ДОС для 7 оси
V193
6 Запись Обнуление ЦАП для 7 оси
V193
7 Запись Асинхронный режим работы 7 оси
V193
8 Запись Останов позиционирования асинхронной оси 7
V194
1 Запись Разрешение перемещения для 8 оси
V194
2 Запись К.В. снижения скорости в + для 8 оси *
V194
3 Запись К.В. снижения скорости в - для 8 оси *
V194
4 Запись Ограничительный К.В. + для 8 оси *
V194
5 Запись Ограничительный К.В. - для 8 оси *
V194
6 Запись Точный ноль для 8 оси
V194
7 Запись Грубый ноль для 8 оси
V194
8 Запись Направление движения в + в ручном режиме
для 8 оси
V195
1 Запись Направление движения в - в ручном режиме
для 8 оси
V195
2 Запись Задана какая-либо подача в ручном режиме
для 8 оси
V195
3 Запись Включить слежение за координатой для 8 оси
V195
4 Запись Включить нечувствительность УЧПУ к ручным
перемещениям 8 оси
V195
5 Запись Включить чтение ДОС для 8 оси
V195
6 Запись Обнуление ЦАП для 8 оси
Номер
ячей-
ки
Номер
бита
Размер
(в байтах)
Тип сиг-
нала
Назначение
V195
7 Запись Асинхронный режим работы 8 оси
V195
8 Запись Останов позиционирования асинхронной оси 8
V196
1 Запись Разрешение перемещения для 9 оси
V196
2 Запись К.В. снижения скорости в + для 9 оси *
V196
3 Запись К.В. снижения скорости в - для 9 оси *
V196
4 Запись Ограничительный К.В. + для 9 оси *
V196
5 Запись Ограничительный К.В. - для 9 оси *
www.modmash.nnov.ru [email protected]
36
Page 37
V196
6 Запись
Точный ноль для 9 оси
V196
7 Запись Грубый ноль для 9 оси
V196
8 Запись Направление движения в + в ручном режиме
для 9 оси
V197
1 Запись Направление движения в - в ручном режиме
для 9 оси
V197
2 Запись Задана какая-либо подача в ручном режиме
для 9 оси
V197
3 Запись Включить слежение за координатой для 9 оси
V197
4 Запись Включить нечувствительность УЧПУ к ручным
перемещениям 9 оси
V197
5 Запись Включить чтение ДОС для 9 оси
V197
6 Запись Обнуление ЦАП для 9 оси
V197
7 Запись Асинхронный режим работы 9 оси
V197
8 Запись Останов позиционирования асинхронной оси 9
V198
1 Запись Разрешение перемещения для 10 оси
V198
2 Запись К.В. снижения скорости в + для 10 оси *
V198
3 Запись К.В. снижения скорости в - для 10 оси *
V198
4 Запись Ограничительный К.В. + для 10 оси *
V198
5 Запись Ограничительный К.В. - для 10 оси *
V198
6 Запись Точный ноль для 10 оси
V198
7 Запись Грубый ноль для 10 оси
V198
8 Запись Направление движения в + в ручном режиме
для 10 оси
V199
1 Запись Направление движения в - в ручном режиме
для 10 оси
V199
2 Запись Задана какая-либо подача в ручном режиме
для 10 оси
V199
3 Запись Включить слежение за координатой для 10
оси
V199
4 Запись Включить нечувствительность УЧПУ к ручным
перемещениям 10 оси
V199
5 Запись Включить чтение ДОС для 10 оси
V199
6 Запись Обнуление ЦАП для 10 оси
V199
7 Запись Асинхронный режим работы 10 оси
V199
8 Запись Останов позиционирования асинхронной оси
10
V200
1 Чтение Будет движение по 6 оси
V200
2 Чтение Конец выхода в ноль по 6 оси
V200
3 Чтение Идет перемещение в + по 6 оси
Номер
ячей-
ки
Номер
бита
Размер
(в байтах)
Тип сиг-
нала
Назначение
V200
4 Чтение Идет перемещение в - по 6 оси
V200
5 Чтение Не было выхода в ноль по 6 оси
V200
6 Запись/
Чтение
Конец позиционирования из э/а по 6 оси
V200
7 Чтение Ось 6 в зоне контроля
V200
8 Резерв
V201
1 Чтение Будет движение по 7 оси
V201
2 Чтение Конец выхода в ноль по 7 оси
V201
3 Чтение Идет перемещение в + по 7 оси
www.modmash.nnov.ru [email protected]
37
Page 38
V201
4 Чтение
Идет перемещение в - по 7 оси
V201
5 Чтение Не было выхода в ноль по 7 оси
V201
6 Запись/
Чтение
Конец позиционирования из э/а по 7 оси
V201
7 Чтение Ось 7 в зоне контроля
V201
8 Резерв
V202
1 Чтение Будет движение по 8 оси
V202
2 Чтение Конец выхода в ноль по 8 оси
V202
3 Чтение Идет перемещение в + по 8 оси
V202
4 Чтение Идет перемещение в - по 8 оси
V202
5 Чтение Не было выхода в ноль по 8 оси
V202
6 Запись/
Чтение
Конец позиционирования из э/а по 8 оси
V202
7 Чтение Ось 8 в зоне контроля
V202
8 Резерв
V203
1 Чтение Будет движение по 9 оси
V203
2 Чтение Конец выхода в ноль по 9 оси
V203
3 Чтение Идет перемещение в + по 9 оси
V203
4 Чтение Идет перемещение в - по 9 оси
V203
5 Чтение Не было выхода в ноль по 9 оси
V203
6 Запись/
Чтение
Конец позиционирования из э/а по 9 оси
V203
7 Чтение Ось 9 в зоне контроля
V203
8 Резерв
V204
1 Чтение Будет движение по 10 оси
V204
2 Чтение Конец выхода в ноль по 10 оси
V204
3 Чтение Идет перемещение в + по 10 оси
V204
4 Чтение Идет перемещение в - по 10 оси
V204
5 Чтение Не было выхода в ноль по 10 оси
V204
6 Запись/
Чтение
Конец позиционирования из э/а по 10 оси
V204
7 Чтение Ось 10 в зоне контроля
V204
8 Резерв
V205
1 Запись/
Чтение
Блокировка перемещений в программном режиме по 6 оси
V205
2 Запись/
Чтение
Нужен выход в нач кадра или возврат на
траекторию по 6 оси
V205
3 Запись/
Чтение
Зеркальная отработка по 6 оси
Номер
ячей-
ки
Номер
бита
Размер
(в байтах)
Тип сиг-
нала
Назначение
V205
4 Резерв
V205
5 Резерв
V205
6 Резерв
V205
7 Резерв
V205
8 Резерв
V206
1 Запись/
чтение
Блокировка перемещений в программном режиме по 7 оси
V206
2 Запись/
Чтение
Нужен выход в нач.кадра или возврат на
траекторию по 7 оси
www.modmash.nnov.ru [email protected]
38
Page 39
V206
3 Запись/
Чтение
Зеркальная отработка по 7 оси
V206
4 Резерв
V206
5 Резерв
V206
6 Резерв
V206
7 Резерв
V206
8 Резерв
V207
1 Запись/
Чтение
Блокировка перемещений в программном режиме по 8 оси
V207
2 Запись/
Чтение
Нужен выход в нач. кадра или возврат на
траекторию по 8 оси
V207
3 Запись/
Чтение
Зеркальная отработка по 8 оси
V207
4 Резерв
V207
5 Резерв
V207
6 Резерв
V207
7 Резерв
V207
8 Резерв
V208
1 Запись/
Чтение
Блокировка перемещений в программном режиме по 9 оси
V208
2 Запись/
Чтение
Нужен выход в нач кадра или возврат на
траекторию по 9 оси
V208
3 Запись/
Чтение
Зеркальная отработка по 9 оси
V208
4 Резерв
V208
5 Резерв
V208
6 Резерв
V208
7 Резерв
V208
8 Резерв
V209
1 Запись/
Чтение
Блокировка перемещений в программном режиме по 10 оси
V209
2 Запись/
Чтение
Нужен выход в нач кадра или возврат на
траекторию по 10 оси
V209
3 Запись/
Чтение
Зеркальная отработка по 10 оси
V209
4 Резерв
V209
5 Резерв
V209
6 Резерв
V209
7 Резерв
V209
8 Резерв
Номер
ячей-
ки
Номер
бита
Размер
(в байтах)
Тип сиг-
нала
Назначение
V210
1 Запись Номер маховика для 6 оси
V211
1 Запись Номер маховика для 7 оси
V212
1 Запись Номер маховика для 8 оси
V213
1 Запись Номер маховика для 9 оси
V214
1 Запись Номер маховика для 10 оси
V220
1 Запись Номер ведомой оси для 1-й оси(0 — нет ве-
домой оси)
V221
1 Запись Номер ведомой оси для 2-й оси(0 — нет ве-
домой оси)
www.modmash.nnov.ru [email protected]
39
Page 40
V222
1 Запись
Номер ведомой оси для 3-й оси(0 — нет ведомой оси)
V223
1 Запись Номер ведомой оси для 4-й оси(0 — нет ве-
домой оси)
V224
1 Запись Номер ведомой оси для 5-й оси(0 — нет ве-
домой оси)
V225
1 Запись Номер ведомой оси для 6-й оси(0 — нет ве-
домой оси)
V226
1 Запись Номер ведомой оси для 7-й оси(0 — нет ве-
домой оси)
V227
1 Запись Номер ведомой оси для 8-й оси(0 — нет ве-
домой оси)
V228
1 Запись Номер ведомой оси для 9-й оси(0 — нет ве-
домой оси)
V229
1 Запись Номер ведомой оси для 10-й оси(0 — нет ве-
домой оси)
* - Сигналы имеют инверсное значение.
www.modmash.nnov.ru [email protected]
40
Page 41
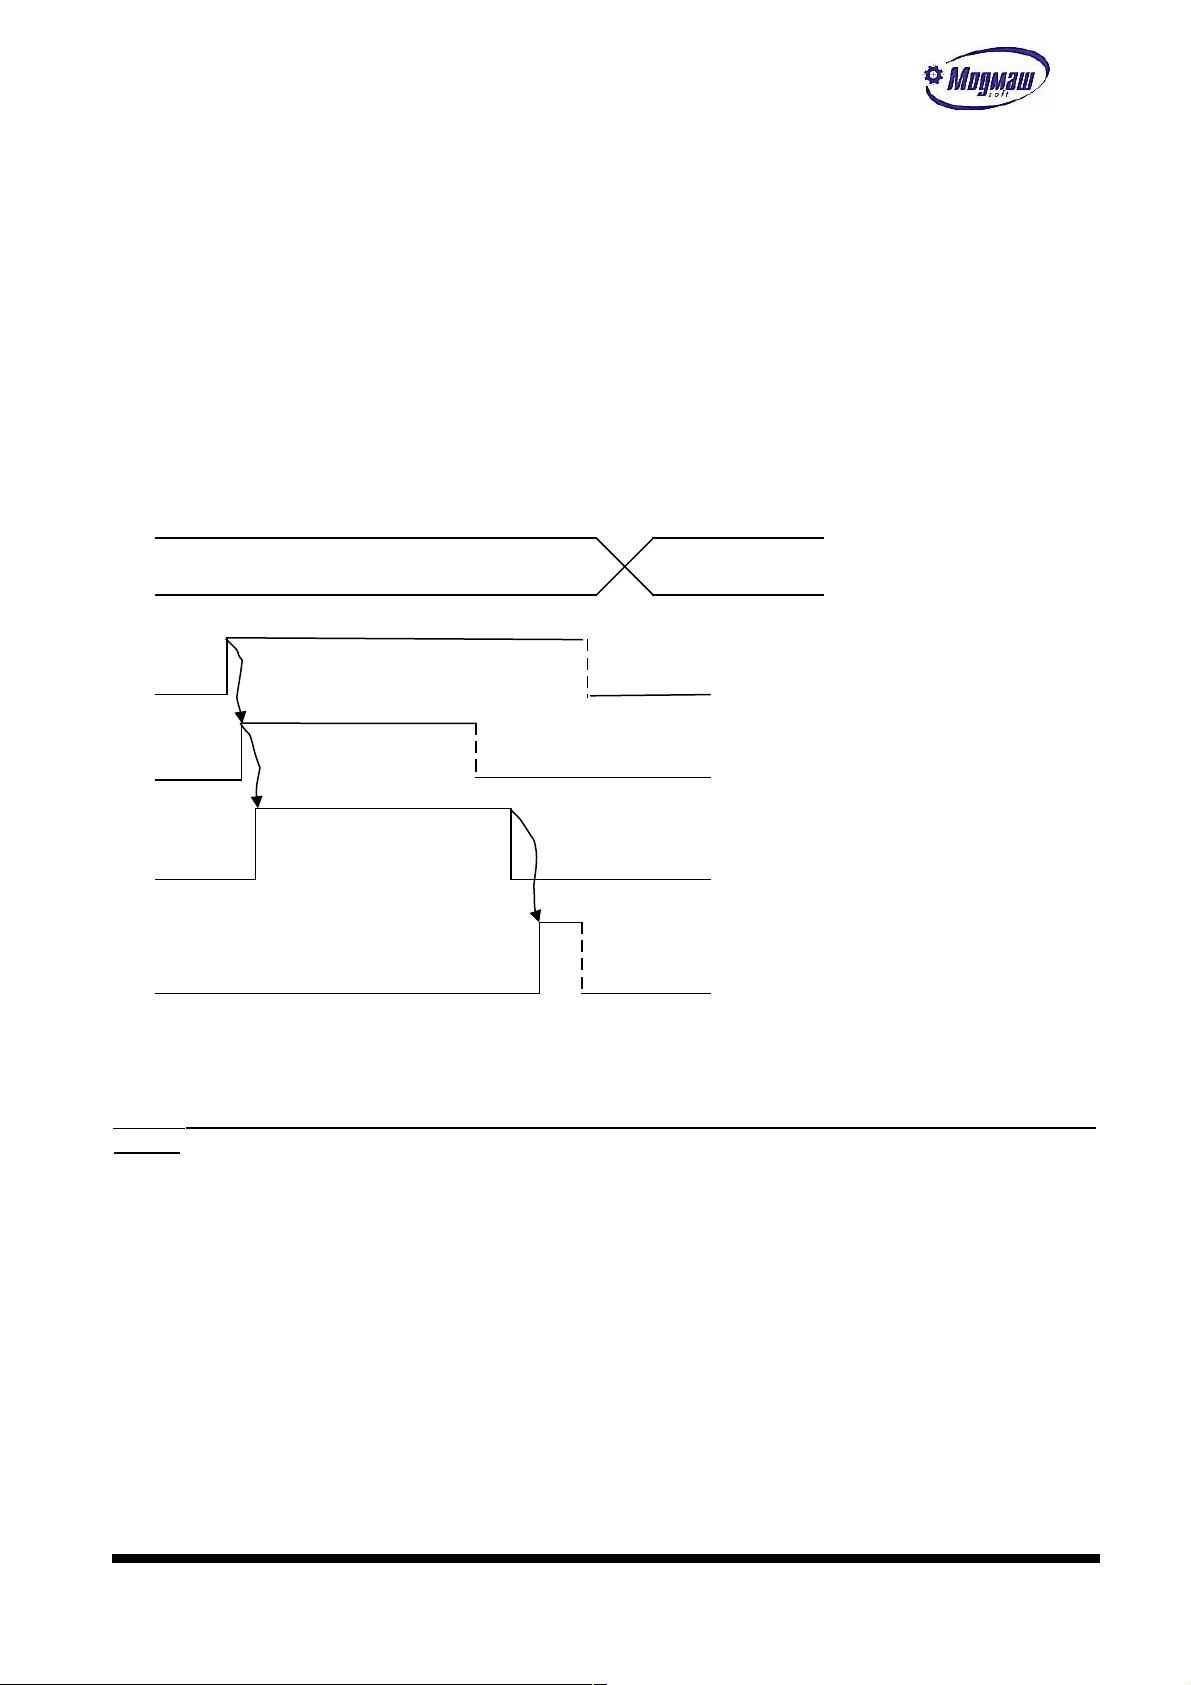
1.15.2. Подробное описание обменных ячеек
Основной способ управления станком из программы электроавтоматики – это выдача команд из CNC-модуля и их отработка в электроавтоматике. К таким командам относятся:
- M-функции;
- S-функция;
- T-функция;
- 1-я дополнительная технологическая команда;
- 2-я дополнительная технологическая команда.
При этом с помощью М-функций управляются различные вспомогательные устройства на
станке, с помощью S-функции задается частота вращения шпинделя, с помощью Т-функции задается номер инструмента, который нужно установить в шпиндель, или позиция
резцедержки токарного станка, с помощью дополнительных технологических команд организуется управление остальным оборудованием.
Отработка этих команд в электроавтоматике имеет общий алгоритм и на примере отработки М-функции выглядит следующим образом:
V1.B
V35.5
Чтение V1.B
Отработка V1.B
V31.8
Остальные команды отличаются только адресами используемых сигналов.
Ячейки общего назначения, формируемые для электроавтоматики (для чте-
ния):
V1 - двоично-десятичный код М-функции, выдаваемый в э/а для отработки.
Факт выдачи кода определяется по сигналу V35.5 – будет выдача М-функции в
э/а, поэтому возможно задание одного и того же номера М-функции подряд
несколько раз;
V2.1 – 1 – трансляция программы электроавтоматики и ее последующий запуск выполня-
ются на устройствах ЧПУ с разными защитными ключами;
V9 - 100% -е значение кода S, выдаваемое в э/а. Формат кода зависит от состояния
сигнала V34.4: 0 – двоично-десятичное значение, 1 – двоичное значение.
Факт выдачи кода определяется по сигналу V35.4 – будет выдача S-функции в
э/а, поэтому возможно задание одного и того же номера S-функции подряд
несколько раз;
V11 - двоично-десятичное значение кода S с учетом корректора S, выдаваемое в э/а.
Формат кода также зависит от состояния сигнала V34.4;
V13 - двоично-десятичный код T-функции, выдаваемый в э/а для отработки.
Факт выдачи кода определяется по сигналу V35.3 – будет выдача T-функции в
www.modmash.nnov.ru [email protected]
41
Page 42
э/а, поэтому возможно задание одного и того же номера T-функции подряд
несколько раз;
V19,V21 - коды, выдаваемые в э/а для управления устройствами, программирование
которых в технологической программе осуществляется с помощью символов, задаваемых в общих базовых станочных параметрах N1005, N1006. Например, это может быть делительный поворотный стол, положение которого задается с помощью
символа В. Факт выдачи кодов определяется соответственно по сигналам V36.7,
V36.8 – будет выдача кодов дополнительных технологических команд в э/а. Дополнительные технологические команды добавляются к основным, задаваемым с
помощью символов M, S, T;
V35.1 - 1-программа отрабатывается, 0-программа остановлена по любым возможным
причинам;
V35.2 - 1-УЧПУ находится в состоянии готовности для управления станком. Сигнал
сбрасывается при внутренних сбоях УЧПУ, а также при сбоях измерительной системы и приводов подач. Сброс сигнала должен приводить к блокировке станка.
Восстановление готовности происходит при установке сигнала V32.4 с одновременным сбросом рассогласований по осям;
V35.6 - 1-пуск программы от клавиатуры УЧПУ. Сигнал выдается в виде импульса дли-
тельностью не менее 0.2 сек. Реальный пуск программы произойдет по сигналу
V32.1, поэтому электроавтоматика должна проанализировать этот сигнал и в
случае отсутствия блокировок сформировать сигнал V32.1;
V35.7 - 1-стоп программы от клавиатуры УЧПУ. Сигнал выдается в виде импульса дли-
тельностью не менее 0.2 сек. Реальный стоп программы произойдет по сигналу
V31.4;
V35.8 - 1-сброс рассогласования приводов подач и восстановление готовности УЧПУ от
клавиатуры УЧПУ. Сигнал выдается в виде импульса длительностью не менее 0.2
сек при выборе пункта меню “Сброс рассогласования” в разделе “Режим”. Реальный сброс произойдет по сигналу V32.4;
V36.5 - команда останова э/а при изменении параметров. Конец останова фиксируется
по сигналу V33.3, который должна сформировать электроавтоматика в тот момент, когда такой останов выполнен. В процессе такого останова в программе
электроавтоматики могут быть выполнены действия по блокировке станка. Если
течение 1 сек после появления сигнала V36.5 не поступил сигнал V33.3, появляется сообщение “Нет сигнала остановки CNC-модуля. Не удалось загрузить параметры… Выполните перезагрузку системы”. При этом измененные параметры
сохраняются, но программа электроавтоматики повторно не запускается;
V37.1 - 1 - нажата клавиша ESC на клавиатуре устройства ЧПУ. Этот сигнал выдается
в виде импульса длительностью не менее 0.2 сек и может использоваться для
сброса различных промежуточных памятей, например, признаков сбоев электроавтоматики;
V37.2 - 1 – задан запрет коррекции рабочей подачи с помощью функции G22. При этом
по адресу V4.W должно быть записано значение 100%. Сигнал сбрасывается при
задании функции G21;
V37.3 - 1 – задан запрет коррекции частоты вращения шпинделя с помощью функции
G24. При этом по адресу V6.W должно быть записано значение 100%. Сигнал
сбрасывается при задании функции G23;
V37.4 - 1 – действует функция поддержания постоянной скорости резания (G96). Сиг-
нал можно использовать для того, чтобы запретить коррекцию скорости вращения
шпинделя. Для этого нужно по адресу V6.W выдавать значение корректора S
100%;
V37.7 -1 – идет контурное движение, т. е. заданы функции G1, G2, G3 и подача,
меньшая указанной в общем технологическом параметре N3025. По этому сигналу
можно организовать останов управляющей программы при выключенном шпинделе.
V39.5 – импульс формирования сигнала “Покадровый режим” длительностью не менее 0.2
сек при нажатии клавиши SF12 на пульте УЧПУ. Сигнал не оказывает никакого
непосредственного влияния на изменение режима работы УЧПУ. Реальный переход
в покадровый режим произойдет по сигналу V38.2, поэтому электроавтоматика
должна проанализировать сигнал V39.5 и в случае отсутствия блокировок сформировать сигнал V38.2. Сигнал формируется только при наличии сигнала V34.7;
V39.6 – импульс формирования сигнала “Преднабор” длительностью не менее 0.2 сек
при нажатии клавиши SF16 на пульте УЧПУ. Сигнал не оказывает никакого непосредственного влияния на изменение режима работы УЧПУ. Реальный переход в
www.modmash.nnov.ru [email protected]
42
Page 43
покадровый режим произойдет по сигналу V36.4, поэтому электроавтоматика
должна проанализировать сигнал V39.6 и в случае отсутствия блокировок сформировать сигнал V36.4. Сигнал формируется только при наличии сигнала V34.7;
V82.W-V86.W - информация с датчиков положения 1, 2, 3 для электроавтоматики. Но-
мера этих датчиков устанавливаютcя или с помощью общих базовых станочных параметров N1014, N1015, N1016, или с помощью обменных ячеек V115-V117. При
одновременной установке номеров в параметрах и в обменных ячейках приоритет
имеет информация в обменных ячейках. Необходимость чтения информации задается по адресам V91.2-V93.2. Необходимость фиксации 0-меток задается по адресам V91.3-V93.3. Факт прохождения 0-меток определяется по адресам V91.4V93.4, после чего эти адреса необходимо сбросить. Исправность датчиков положения определяется с помощью адресов V91.1-V93.1.
Формат данных с датчиков положения всегда двоичный, разрядность определяется
типом используемых блоков работы с ДОС.
V88.1-V90.1 – информация о сбое соответствующего канала ЦАПов, управляемых из
электроавтоматики. Наличие этих сигналов зависит от типа используемых блоков
ЦАП. Эти сигналы формируют блоки ЦАП ISO-DA8. Сигналы могут использоваться
для блокировки станка и для выдачи соответствующих сообщений из электроавтоматики;
V91.1-V93.1 – информация о сбое соответствующего канала ДОС, опрашиваемого из
электроавтоматики. Наличие этих сигналов зависит от типа используемых блоков
работы с ДОС. Эти сигналы формируют блоки FASTWEL и ЛИР. Сигналы могут использоваться для блокировки станка и для выдачи соответствующих сообщений из
электроавтоматики.
V91.4-V93.4 – информация о прохождении 0-метки от датчика, опрашиваемого из элек-
троавтоматики. Для получения этого сигнала необходимо предварительно установить его запрос с помощью сигналов V91.3-V93.3. При прохождении 0-метки информация с датчика также обнуляется. Данный режим может использоваться,
например, при организации ориентации шпинделя.
V127.B-V131.B – текущие номера ступеней для позиционных осей 1-5. Данная информа-
ция формируется для осей, управляемых в позиционном режиме слежения (параметр N5024 для 1-й оси). Для таких осей организуется торможение при подходе
к конечной точке в соответствии с диаграммой, формируемой параметрами N6030N6049 (для 1-й оси). При прохождении ступеней торможения в указанные выше
ячейки выдаются номера этих ступеней, которые могут использоваться для
переключений скоростей, например, обмоток двигателей, электромагнитных муфт
и т. д.;
V132.W-V134.W – текущие значения тахометров 1 и 2 в об/мин или в 0.1 об/мин в за-
висимости от параметров N10002 и N10007. Старшие разряды этих адресов
(V133.8 и V135.8) определяют направление вращения по отношению к положительному отсчету датчиков тахометров по принципу: 0 – вращение в плюс, 1 – в минус;
V136.1 – 1 – сбой работы датчика, используемого для организации тахометра 1;
V136.4 - 1 – закончено изменение кода на ЦАП шпинделя 1 (при установке параметра
задатчика интенсивности N10019);
V136.6 – 1 – шпиндель 1 остановился в зоне ориентированного положения, определяе-
мой параметром N10020;
V136.7 – 1 - аппаратный сбой ЦАП шпинделя 1;
V136.8 – 1 - аппаратный сбой датчика шпинделя 1;
V137.2 – 1 - счетчик 1 остановился в зоне фиксированных позиций. Такой счетчик
может быть, например, организован для магазина инструментов с датчиком положения. Фиксированными позициями в этом случае будут положения магазина, в
которых возможно взятие и установка инструментов. Зона определяется параметром N10074;
V137.3 – 1 - сбой датчика счетчика позиций 1;
V137.7 - 1 – аппаратный сбой ЦАП счетчика позиций 1;
V138.1-V139.7 – сигналы, аналогичные сигналам V136.1-V137.7 для тахометра 2,
шпинделя 2 и счетчика позиций 2;
Осевые ячейки, формируемые для электроавтоматики (для чтения):
www.modmash.nnov.ru [email protected]
43
Page 44
V60.1 - 1-будет движение по 1-й оси. Формируется во всех режимах при задании на
перемещение и может использоваться, например, для отжима координаты перед
началом движения и формирования сигнала разрешения перемещения V50.1. Реальное движение начнется по сигналу V50.1;
V60.2 - 1-закончен выход в ноль по 1-й оси. Сигнал имеет импульсную форму длитель-
ностью не менее 0.2 сек. Сигнал может использоваться для включения соответствующей сигнальной лампы;
V60.3-V60.4 – направление заданного перемещения по 1-й оси. Не следует восприни-
мать эти сигналы, как информацию о знаке задания на привод подачи, так как
при отсутствии задания на перемещение эти сигналы равны нулю при любых значениях заданий на привод подачи.
V60.5 – сигнал устанавливается при запуске УЧПУ по тем осям, по которым установле-
ны осевые базовые станочные параметры N5008… - требуется выход в ноль.
Сброс происходит по концу выхода в ноль по данной оси.
V60.7 – 0 – ось находится в зоне контроля, определяемой осевым станочным парамет-
ром N6010. Сигнал может использоваться для определения момента окончания
останова координаты после любых движений с тем, чтобы, например, зажать эту
координату.
V61 - 2 ось;
V62 - 3 ось;
V63 - 4 ось;
V64 - 5 ось;
Ячейки общего назначения, формируемые в электроавтоматике (для записи):
V2.2 – 1 – режим автонастройки некоторых параметров управления приводами подач;
V4 - корректор подачи при контурных движениях, действует только в автоматическом
режиме. Допустимый диапазон изменения 0..255 % с шагом 1%. Для организации
действия корректора в ручном режиме необходима запись подач в ячейки V40.WV48.W с учетом положения корректора;
V6 - корректор частоты вращения шпинделя. Допустимый диапазон изменения 0..255 % с
шагом 1%. Для управления шпинделем в электроавтоматику выдается 100%-й код S
(V9) и код S с учетом корректора (V11);
V8 - корректор подачи при позиционировании в автоматическом режиме в процентах в
диапазоне 0-254%. 255-фиксированное значение подачи из параметра. При необходимости распространения этого корректора на подачу при импульсных ручных
перемещениях и на подачу при выходе в ноль нужно установить соответственно
общие базовые станочные параметры N1009 и N1010;
V15,
V17 - действительные двоичные значения кодов S и T, прошедшие через электроавтома-
тику, для индикации. Для токарных станков запись текущего значения кода Т
позволяет также (при использовании таблицы инструментов) получить индикацию
текущего положения вершины резца в системе координат детали;
V23,
V25 - текущие значение 1-й и 2-й дополн. технологических команд, полученных в э/а.
Если в качестве таких команд, например, используются команды на положение делительного поворотного стола, то в ячейки V23.W, V25.W нужно записывать последнее заданное абсолютное положение делительного стола. Формирование этих
значений необходимо только в том случае, если при программировании положения
делительного стола предполагается распространить на него действие функций
G90-G91. Для этого прежде всего нужно установить общие базовые станочные параметры N1007, N1008;
V27.D - значение шага в мкм(0.001 град) в подрежиме шаговых перемещений ручного
режима (V31.2). Значение общее на все координаты;
V31.1 - 1-ручной режим. Можно формировать или по опросу пульта станка, или по
сигналу V36.3;
V31.2 - 1-шаговый подрежим ручного режима. Формируется по опросу пульта станка;
V31.4 - 0 - стоп управляющей программы (сигнал инверсный). Формируется или по
www.modmash.nnov.ru [email protected]
44
Page 45
опросу пульта станка, или по сигналу V35.7. Производится опрос уровня сигнала, поэтому при отсутствии сигнала и при попытке пуска УП выдается сообщение
“Пуск УП без стопа”. Сигнал используется для останова отработки УП с возможностью продолжения отработки по сигналу V32.1 – “Пуск программы”. Длительность отсутствия сигнала должна быть не менее 0.2 сек;
V31.5 - 0 - аварийный останов управляющей программы (сигнал инверсный) . Сиг-
нал используется для останова отработки УП с запретом ее продолжения по сигналу V32.1 – “Пуск программы”. При этом достаточно отсутствия сигнала на время, большее 10 мсек, после чего попытка пуска программы будет сопровождаться
сообщением “Пуск УП невозможен”. Для выхода из такой ситуации нужно заново
выбрать программу для отработки или набрать кадр преднабора;
Внимание! Сигналы V31.4 и V31.5 действуют только на автоматический режим.
V32.1 - 1- пуск управляющей программы. Формируется или по опросу пульта станка,
или по сигналу V35.6. Для пуска УП нужен передний фронт сигнала, поэтому для
повторного пуска после останова программы необходимо сформировать новый
передний фронт сигнала;
V32.2 - 1- останов управляющей программы в конце кадра. Продолжение программы
возможно только при нулевом значении этого сигнала. Сигнал может использоваться для останова отработки УП при сбоях станка, не требующих немедленной
его остановки;
V32.3 - 1-автоматический режим. Формируется или по опросу пульта станка, или по
сигналу V36.2;
Внимание! В том случае, если нет ни одного из режимов V31.1 и V32.3, УЧПУ переходит в режим “Автономный”, в котором управление станком невозможно.
V32.4 - 1-сброс рассогласования приводов подач и восстановление готовности
УЧПУ. Формируется или по опросу пульта станка, или по сигналу V35.8. Сброс
проходит только в том случае, если нет перемещений по осям;
V33.3 - 1-команда на останов программы э/а выполнена. Выдается в ответ на
сигнал V36.5 после полной блокировки станка;
V33.7 - сигнал предназначен для использования в функции G32 (конец кадра по внеш-
нему сигналу). Это дает возможность, например, организовать измерительные
циклы с помощью индикатора контакта. В момент прихода сигнала текущие положения координат записываются в системные переменные 137..148, доступные для
чтения в управляющей программе с помощью функции getdatacadr (см. Макропрограммирование). Следует иметь в виду, что сигнал V33.7 блокирует любые движения в автоматическом режиме, даже если не задана функция G32;
V33.8 - 1 – сигнал для завершения работы программного обеспечения устройства ЧПУ.
Формирование сигнала эквивалентно нажатию клавиш ALT+X или выбору в меню
“Файлы” пункта “Конец работы”. Во всех этих случаях возможна выдача сигнала
на отключение питания устройства (см. системные параметры N90-N93);
V34.2 – 1 - ручной режим с движением по контуру. В этом режиме сигналы управления
движением формируются только для первой оси (V50.8-V51.1). Контур задается с
помощью функций G201-G203,G212,G213 в режиме преднабора или автоматическом
режиме;
V34.3 – 1 – режим совмещения движения осей по сигналам V50.8-V51.1 (для 1-й оси) и
движения осей из технологической программы. Данный режим может, например,
применяться на заточных станках для ручной коррекции положения круга по отношению к инструменту без останова программы заточки;
V34.4 – 0 – двоично-десятичный формат кода S, выдаваемого в электроавтоматику по
адресам V9.W, V11.W. При этом максимально допустимое значение кода – 9999.
При V34.4=1 в электроавтоматику выдается двоичный код S с максимально допустимым значением 65535;
V34.5 – направление отработки технологической программы: 0 – вперед; 1 – в обрат-
ном направлении. Изменение направления должно выполняться при остановленной
отработке программы. Этот сигнал можно, например, использовать для возврата
программы на несколько кадров назад при обнаружении непрореза материала на
машинах газовой, лазерной, гидроабразивной резки с последующим запуском отработки программы вперед;
www.modmash.nnov.ru [email protected]
45
Page 46
V34.6 – 1- режим безразмерных перемещений от электронных маховиков. Данный режим
работает при установке сигналов V31.1, V37.6 и обеспечивает движение осей от
маховика до тех пор, пока маховик вращается. При этом не гарантируется соответствие величины перемещений количеству дискрет, поступивших с маховика.
Этот режим движения может использоваться для перемещений на значительные
расстояния с установленной большой дискретностью маховиков (V75.B), когда
маховик является задатчиком подачи. При V34.6=0 выполняются мерные перемещения от маховиков.
V34.7 – 1 – импульсный режим формирования сигналов “Автоматический режим” (V36.2),
“Ручной режим” (V36.3), “Преднабор” (V39.6), “Покадровый режим” (V39.5).
Длительность вышеуказанных сигналов – не менее 0.2 сек. При отсутствии сигнала V34.7 эти сигналы имеют постоянный уровень и при наличии каких-либо
блокировок должны сбрасываться в программе электроавтоматики (см. V36.2);
V34.8 – размерность задания подач для движения в ручном режиме (V40.W-V48.W): 0 -
в мм/мин (град/мин), 1 – мкм/оборот (град*1000/оборот), т. е., например, при
подаче 0.2 мм/об V40.W=200. При задании подачи в мм/об необходимо наличие
ДОС, описываемого базовыми станочными параметрами N1020..N1026.
V37.6 - 1-установка подрежима управления от маховиков в ручном режиме.
V75 – цена дискреты маховиков:
0.0.1 мм (град),
1.0.1 мм (град),
2.0.1 мм (град),
3-1 мм(град),
4.10 мм(град).
Установленная дискретность действует на все маховики;
V76.W-V80.W-коды на ЦАП1, ЦАП2, ЦАП3, управляемые из электроавтоматики. Номера
каналов этих ЦАПов устанавливаются или в общих базовых станочных параметрах
N1011-N1013, или в обменных сигналах V112.B-V114.B. При одновременной установке номеров в параметрах и в обменных ячейках приоритет имеет информация в
обменных ячейках. Необходимость выдачи этих кодов на ЦАПы задается с помощью
адресов V88.2-V90.2. Исправность ЦАПов контролируется с помощью адресов
V88.1-V90.1. Формат кодов на ЦАПы-двоичный, модуль максимального значения
определяется типом установленных блоков ЦАП: A626-2048, ISO-DA*-8192. Например, для блока ЦАП A626 для получения напряжения –2 В нужно задать код –
2*2048/10 = -410 (с округлением);
V88.2-V90.2 – сигналы используются для разрешения выдачи на соответствующие ЦАПы
кодов, записанных по адресам V76.W-V80.W. Этим самым можно организовать
управление одним и тем же ЦАПом как из CNC-модуля, так и из электроавтоматики. Например, нужно использовать один и тот же канал ЦАПов для управления
осью 1 и для управления поворотным столом. Такая ситуация возникает, когда
для управления этими узлами используется один электропривод. Тогда в базовый
станочный параметр оси 1 N5006 и в общий базовый станочный параметр N1011
устанавливается один и тот же номер канала ЦАП, а в программе э/а объект
управления (ось или поворотный стол) выбирается установкой соответственно
сигналов V51.3 или V88.2;
V91.2-V93.2 – сигналы используются для разрешения чтения соответствующего канала
измерительной системы из программы э/а. С помощью этих сигналов, а также
сигналов V51.5-V59.5 можно организовать чтение информации с одного и того же
ДОС аналогично работе с ЦАПами, описанной выше (V88.2-V90.2)
V91.3-V93.3 – запросы на ожидание 0-меток от датчиков, опрашиваемых из электроав-
томатики. При прохождении 0-меток устанавливаются сигналы V91.4-V93.4, и информация с датчиков также обнуляется. Для дальнейшей работы с датчиками сигналы V91.3-V93.3 нужно сбросить. Данный режим может использоваться, например, при организации ориентации шпинделя.
V94.B – код команды для обмена специальными типами данных между CNC-модулем и мо-
дулем электроавтоматики. Данные для обмена размещаются в ячейках V97.D,
причем при работе с координатами данные имеют размерность мкм. В зависимости
от кодов выполняются следующие действия:
- 0,130 – запрос/запись координат точки смены из таблицы/в таблицу инстру-
ментов. При этом номер инструмента устанавливается в ячейку V95.B, номер
оси, с которой идет работа – в ячейку V96.B;
www.modmash.nnov.ru [email protected]
46
Page 47
- 1,131 – запрос/запись номера гнезда, в котором находится инструмент, из
таблицы/в таблицу инструментов. При этом номер инструмента устанавливается в ячейку V95.B;
- 2,132 – запрос/запись типа инструмента из таблицы/в таблицу инструментов.
При этом номер инструмента устанавливается в ячейку V95.B. Тип инструмента – это число в диапазоне 0..999, смысл которого определяется разработчиком программы э/а;
- 8,138 – запрос/запись номера ориентации инструмента из таблицы/в таблицу
инструментов. При этом номер инструмента устанавливается в ячейку V95.B.
Возможные номера ориентации описаны в Руководстве оператора;
- 3 – проверка таблицы инструментов на уникальность номеров гнезд (отсут-
ствие инструментов с одинаковыми гнездами). В случае уникальности номеров
гнезд по адресу V97.D выдается значение 0, при дублировании – номер
инструмента, гнездо которого уже встречалось у другого инструмента;
- 4 - запрос текущей заданной контурной подачи в мм/мин в любом режиме с
учетом коррекции подачи;
- 5 – запрос текущего положения координат станка в станочной системе коор-
динат. При этом номер оси устанавливается в ячейку V96.B;
- 6 – запрос подачи из текущего кадра для последующего возврата на контур
или в начало найденного кадра после его поиска, организованного через
электроавтоматику (см. команду 135). Подача в мм/мин (при действии в кадре G94) или в мкм/об (при действии в кадре G95) считывается из адреса
V97.D. Данный запрос используется в том случае, если при возврате на
контур нужно перемещать оси с рабочей подачей, заданной в УП. Кроме этого, данный запрос можно использовать для перемещений в ручном режиме после останова УП на подаче, заданной в УП к моменту останова;
- 7 – поиск в таблице инструментов инструмента, находящегося в заданном
гнезде. При этом номер гнезда задается по адресу V95.B, номер инструмента
считывается из адреса V97.D. При отсутствии инструмента в заданном гнезде
по этому удресу устанавливается значение, на единицу большее количества
инструментов, заданного в технологическом параметре N3028;
- 135 – установка подачи для возврата на контур или в начало найденного
кадра после его поиска. При этом номер координаты устанавливается по адресу V96.B, значение подачи в мм/мин – по адресу V97.D. Такая команда используется в случае организации возврата на контур или в начало найденного кадра исключительно через электроавтоматику (с установкой сигналов
V38.7-V39.2, V65.2-V69.2). Обычно же для этих целей используется режим
выхода в исходное положение, вызываемый через клавишу F3 пульта УЧПУ;
Для обмена описанными выше типами данных нужно:
- заполнить ячейки V94.B, V95.B, V96.B, V97.D (при записи);
- установить требование на выполнение указанного кода по адресу V34.1;
- после получения сигнала о выполнении команды V37.5 сбросить этот сигнал;
- считать содержимое V97.D (при чтении);
V95.B – номер инструмента для выполнения команд (V94.B) с кодами 0, 1, 2, 130,
131, 132;
V96.B – номер оси координат для выполнения команд (V94.B) с кодами 0, 130, 5;
V102.D – координата точки позиционирования из программы э/а в мкм. Такое позицио-
нирование бывает необходимо, например, в цикле смены инструмента для выхода
осей координат в точку смены. При этом необходимо номера соответствующих Мфункций, в которых происходит позиционирование, установить в общий базовый
станочный параметр N1035. Если такое позиционирование происходит по функциям
S и T, то нужно установить соответственно параметры N1036 и N1037. Для организации позиционирования необходимо:
- установить значение координаты в V102.D;
- установить скорость позиционирования в мм/мин (град/мин) в V106.W;
- установить команду на перемещение путем записи номера оси в V101.B;
- после получения сигнала о конце позиционирования V60.6-V64.6 сбросить
этот сигнал;
V106.W - скорость позиционирования в мм/мин (град/мин) для организации позициони-
рования из электроавтоматики (см. V102.D);
www.modmash.nnov.ru [email protected]
47
Page 48
V108.W,V110.W – по этим адресам размещаются любые целочисленные данные, которые
необходимо вывести на индикацию. Эти данные выводятся в главном окне рядом с
данными T, при этом записываемые числа должны быть положительными. Для удобства можно присвоить этим данным какие-либо обозначения (до 2-х латинских
символов), которые должны быть указаны в общих базовых станочных параметрах
N1039 и N1040;
V112.B-V114.B – номера каналов ЦАПов, управляемых из электроавтоматики (см.
V76.W-V80.W). Данные адреса используются в том случае, если в э/а требуется
более 3-х каналов ЦАП. Тогда с помощью установки необходимых в текущий момент номеров каналов по указанным адресам возможен доступ к неограниченному
количеству каналов из э/а. В противном случае указанные адреса использовать
не нужно, для этих целей служат общие базовые станочные параметры N1011N1013;
V115.B-V117.B – номера каналов ДОС, считываемых из электроавтоматики (см. V82.W-
V86.W). Данные адреса используются в том случае, если в э/а требуется более
3-х каналов ДОС. Тогда с помощью установки необходимых в текущий момент номеров каналов по указанным адресам возможен доступ к неограниченному количеству каналов из э/а. В противном случае указанные адреса использовать не
нужно, для этих целей служат общие базовые станочные параметры N1014-N1016.
V118.W – по этому адресу размещаются любые целочисленные данные, которые необхо-
димо вывести на индикацию в дополнение к адресам V108.W-V110.W. Эти данные
выводятся в главном окне, при этом записываемые числа должны быть положительными. Для удобства можно присвоить этим данным какие-либо обозначения
(до 2-х латинских символов), коды которых размещаются по адресам V120.B и
V121.B. При этом при односимвольном обозначении код записывается по адресу
V120.B, при двухсимвольном первый символ записывается по адресу V121.B, второй – по адресу V120.B;
V122.B,V123.B – коды клавиш клавиатуры, нажатие которых имитируется в программе
электроавтоматики. При этом можно симитировать нажатие до двух клавиш подряд, или нажатие клавиши, имеющей двухбайтовую кодировку. В зависимости от
вида клавиши (символьная, функциональная, специальная) для имитации нажатия
нужно задавать или код символа, или скан-код клавиши. Типы кодов задаются
адресами V125.1 – для V122.B, и V125.2 – для V123.B, при этом значение 0 соответствует заданию скан-кода, 1 – заданию кода символа. Количество задаваемых кодов задается по адресу V124.B;
V136.2 – 1 - вращение шпинделя 1 по часовой стрелке;
V136.3 – 1 - вращение шпинделя 1 против часовой стрелки. Сброс сигналов V136.2,
V136.3 останавливает вращение шпинделя 1;
V136.5 – команда на ориентированный останов шпинделя 1;
V137.1 – установка необходимости точного сброса счетчика позиций 1 по 0-метке дат-
чика, формирующего показания этого счетчика;
V137.4 – команда на движение регулируемого привода счетчика позиций 1 вперед;
V137.5 – команда на движение регулируемого привода счетчика позиций 1 назад;
V137.6 - позиционирование счетчика позиций 1 в ближайшее фиксированное положение;
V137.8 - разрешение выдачи кода на ЦАП шпинделя 1 при управлении через адрес
V140.W;
V138.2-V139.8 - сигналы, аналогичные сигналам V136.2-V137.8 для шпинделя 2 и
счетчика позиций 2;
V140.W, V142.W - заданные скорости вращения шпинделей 1 и 2, об/мин;
V144.B, V145.B – номера текущих диапазонов шпинделей 1 и 2;
V148.W, V150.W - смещения позиций ориентированного останова шпинделей 1 и 2, дис-
креты датчиков. Адреса могут использоваться для возможности программирования
точки ориентации шпинделей;
Осевые ячейки, формируемые в электроавтоматике (для записи):
V40,V42,V44,
V46,V48 - подачи ручного режима для осей 1..5. Подачи распространяются только на
режим безразмерных перемещений в ручном режиме. Размерность задаваемых значений определяется сигналом V34.8. При V34.8=0 размерность определяется сигналами V126.1-V126.5;
www.modmash.nnov.ru [email protected]
48
Page 49
V50.1 - 1-разрешение перемещения 1-й оси, 0-запрет. Действует во всех режимах и
может использоваться для разрешения движения по оси при появлении разрешения на это движение (например, отжим координаты). В общем случае данный
сигнал формируется по всем блокировкам, препятствующим движению оси. Нормальным является или постоянное присутствие сигнала, или появление сигнала при задании на движение по данной оси (например, на стыке кадров, или
при выборе оси для движения в ручном режиме). При сбросе сигнала во время
движения появляются сообщения “Нет разрешения перемещений по оси …” или
“Нет разрешения перемещений при движении в авт. режиме”;
V50.2 - 0-сработал конечный выключатель снижения скорости при подходе к огра-
ничительному конечному выключателю в плюс по 1-й оси. Значение подачи
устанавливается в соответствии с осевым станочным параметром N6002. При
отсутствии конечного выключателя снижения скорости нужно установить 1;
V50.3 - 0-сработал конечный выключатель снижения скорости при подходе к ограни-
чительному конечному выключателю в минус по 1-й оси. Значение подачи
устанавливается в соответствии с осевым станочным параметром N6002. При
отсутствии конечного выключателя снижения скорости нужно установить 1;
V50.4 - 0-сработал ограничительный конечный выключатель в плюс по 1-й оси. При
этом происходит торможение оси, останов отработки УП (в автоматическом
режиме) и запрет перемещения в данном направлении. Перемещение в противоположную сторону разрешено;
V50.5 - 0-сработал ограничительный конечный выключатель в минус по 1-й оси. Ре-
акция системы аналогична V50.4;
V50.6 - 1-сработал конечный выключатель зоны нуля координат по 1-й оси. После
съезда с данного конечного выключателя вперед или назад (в зависимости от
осевого базового станочного параметра N5009) начнется поиск 0-метки;
V50.7 - 1-сработал конечный выключатель снижения подачи до заданной осевым ста-
ночным параметром N6005 при подходе к конечному выключателю зоны нуля
координат по 1-й оси. Данный сигнал оказывает влияние только на процесс
выхода оси в ноль;
V50.8 - 1- команда на движение оси 1 в ручном режиме в положительном направле-
нии при безразмерных перемещениях, импульсных перемещениях и при выходе в
ноль;
V51.1 - 1- команда на движение оси 1 в ручном режиме в отрицательном направле-
нии при безразмерных перемещениях, импульсных перемещениях и при выходе в
ноль.
Сигналы V50.8-V51.1 должны устанавливаться не раньше, чем будут установлены сигналы V51.2, V31.3, иначе движение блокируется до тех пор, пока не
будут сняты сигналы V50.8-V51.1;
V51.2 - 1-задана какая-либо подача для движения в ручном режиме по 1-й оси.
Сигнал используется только в том случае, если при переключении задатчика
подачи возможны ложные значения подачи, которые могут привести к резким
перепадам заданной подачи. При этом на время таких переключений сигнал
должен устанавливаться в 0. При этом для продолжения движения необходимо
снять и затем вновь установить сигналы V50.8-V51.1. Если такой ситуации
не возникает, данный сигнал должен быть постоянно установлен в 1;
V51.3 - 1- 1-я ось находится в следящем режиме. Данный сигнал разрешает выдачу
кодов на ЦАП оси. С помощью этого сигнала возможны также различные комбинации управления ЦАПом (см. V88.2-V90.2);
V51.4 - 1- нечувствительность устройства ЧПУ к ручным перемещениям по 1-й
оси. Обычно используется в специальных типах станков, в которых после
останова УП и перемещения в ручном режиме не должно быть возврата в точку
останова УП, программа должна продолжиться с той точки, где находится
координата. В обычных станках для продолжения отработки УП требуется операция возврата на контур;
V51.5 - 1- разрешено чтение ДОС оси 1. С помощью этого сигнала возможны различ-
ные комбинации работы с ДОС (см. V91.2-V93.2);
V51.6 - 1 – выдача нулевого кода на ЦАП 1-й оси. Сигнал действует при наличии
сигнала V51.3 и используется, например, для кратковременного обнуления
ЦАПа при разблокировке привода подачи;
V51.7 - 1 – установлен режим работы оси, при котором не проверяется ее останов
и нахождение в зоне контроля на стыке кадров. Такой режим может потребо-
www.modmash.nnov.ru [email protected]
49
Page 50
ваться, например, при позиционировании оси из программы электроавтоматики, при котором ответ по функции, вызвавшей это позиционирование, выдается сразу, без ожидания окончания позиционирования. Так, например, может
быть организовано управление магазином инструментов для заблаговременного
поиска инструмента;
V51.8 - 1 – останов позиционирования оси, которое было организовано из про-
граммы электроавтоматики с помощью адреса V101.B;
V52-V53 - 2 ось;
V54-V55 - 3 ось;
V56-V57 - 4 ось;
V58-V59 - 5 ось;
V70-V74 - номера маховиков (1..3) для осей 1..5 при работе в подрежиме управле-
ния от маховиков (V37.6). Данные адреса используются, если маховики необходимо поочередно подключать к разным осям, или если используются маховики с нескольких станочных пультов. В том случае, если маховики жестко
связаны с осями, эти ячейки не используются, а устанавливатся соответствующие осевые базовые станочные параметры N5001, N5101 и т. д.
V126.1-V126.5 – задание размерности подач по осям в V40.W-V48.W при V34.8=0: 0 –
мм/мин, 1 – 0.1 мм/мин;
Сигналы типа “Запись/чтение”.
Сигналы типа “Запись/чтение” можно разделить на три группы:
- сигналы с установкой из CNC-модуля и сбросом из программы электроавтома-
тики. Примером такого сигнала является V35.3 – будет выдача Т-функции.
При получении данного сигнала в программе электроавтоматики должна быть
организована обработка кода Т, находящегося по адресу V13.W. Сброс этого
сигнала в программе электроавтоматики является необязательным, потому что
перед выдачей следующей Т-функции сигнал V35.3 будет сброшен в любом случае CNC-модулем. Но если при следующих проходах по данной секции программы э/а возможна его повторная обработка, программа электроавтоматики
имеет право его сбросить в любое удобное для этого время;
- сигналы с установкой из программы электроавтоматики и сбросом из CNC-мо-
дуля. Примером такого сигнала является V31.7 – ответ по Т-функции. Сигнал
устанавливается в тот момент, когда появились условия окончания отработки
Т-функции. После получения этого сигнала CNC-модуль сбрасывает его, при
этом момент сброса зависит от “занятости” CNC-модуля и не является фиксированным. Поэтому уравнение формирования сигнала V31.7 может выглядеть
следующим образом:
V31.7=V31.7+ …условия окончания отработки Т-функции… :
- сигналы с равноправной установкой и сбросом как из CNC-модуля, так и из
программы электроавтоматики. Примером такого сигнала является V38.1 –
разрешение действия функции М01. Данный подрежим отработки УП может устанавливаться и сбрасываться как с пульта УЧПУ (клавиша F5), так и из программы электроавтоматики от тумблера или кнопки на пульте станка. При
этом текущее состояние сигнала должно определяться последним его изменением независимо от места изменения. Уравнение формирования этого сигнала
может выглядеть следующим образом:
V38.1=(условия уст. реж. от пульта станка + V38.1)*-условия сброса реж. от
пульта станка:
Сигналы общего назначения типа “Запись/чтение”:
V31.3 - 1-подрежим выхода в 0 в ручном режиме. Формируется по опросу пульта
станка из электроавтоматики или с пульта УЧПУ из CNC-модуля при выборе в
меню раздела “Режим”-“Выход в ноль”. Сигнал не оказывает никакого влияния
на автоматический режим;
V31.6 - 1- ответ по выполнению команды S. Устанавливается в программе электроавто-
матики по концу отработки S-функции и сбрасывается при получении в CNCмодуле. Разрешает отработку УП дальше;
www.modmash.nnov.ru [email protected]
50
Page 51
V31.7 - 1- ответ по выполнению команды T. Устанавливается в программе электроавто-
матики по концу отработки Т-функции и сбрасывается при получении в CNCмодуле. Разрешает отработку УП дальше;
V31.8 - 1- ответ по выполнению команды M. Устанавливается в программе электроавто-
матики по концу отработки М-функции и сбрасывается при получении в CNCмодуле. Разрешает отработку УП дальше;
V33.5 - 1- ответ по выполнению 1-й дополнительной технологической команды. Уста-
навливается в программе электроавтоматики по концу отработки команды и
сбрасывается при получении в CNC-модуле. Разрешает отработку УП дальше;
V33.6 - 1- ответ по выполнению 2-й дополнительной технологической команды. Уста-
навливается в программе электроавтоматики по концу отработки команды и
сбрасывается при получении в CNC-модуле. Разрешает отработку УП дальше;
V34.1 - 1 – запрос на прием/передачу данных из электроавтоматики (см. V94.B);
V35.3 – 1-нужно прочитать код Т (V13.W) и отработать его;
V35.4 – 1-нужно прочитать коды S (V9.W,V11.W) и отработать его;
V35.5 – 1-нужно прочитать код M (V1.B) и отработать его;
V36.2 - 1-установка автоматического режима УЧПУ от пульта УЧПУ. Сигнал устанавли-
вается при нажатии на клавишу SF11 на пульте УЧПУ и никакого непосредственного влияния на изменение режима работы УЧПУ не оказывает. Реальный
переход в автоматический режим произойдет по сигналу V32.3, поэтому электроавтоматика должна проанализировать сигнал V36.2 и в случае отсутствия
блокировок сформировать сигнал V32.3, а в случае их наличия сбросить сигнал V36.2 для подготовки к следующему нажатию на клавишу SF11. При наличии сигнала V34.7 сброс сигнала V36.2 не нужен, потому что в этом случае этот сигнал имеет форму импульса длительностью не менее 0.2 сек;
V36.3 - 1-установка ручного режима УЧПУ от пульта УЧПУ. Сигнал устанавливается при
нажатии на клавишу SF13 на пульте УЧПУ и никакого непосредственного влияния на изменение режима работы УЧПУ не оказывает. Реальный переход в ручной режим произойдет по сигналу V31.1, поэтому электроавтоматика должна
проанализировать сигнал V36.3 и в случае отсутствия блокировок сформировать сигнал V31.1, а в случае их наличия сбросить сигнал V36.3 для подготовки к следующему нажатию на клавишу SF13. При наличии сигнала V34.7
сброс сигнала V36.3 не нужен, потому что в этом случае этот сигнал имеет
форму импульса длительностью не менее 0.2 сек;
V36.4 - 1-установка режима преднабора, который является подрежимом автоматического
режима и служит для информирования электроавтоматики о попытке перехода в
этот подрежим. Сигнал устанавливается при нажатии на клавишу SF16. Одновременно устанавливается сигнал V36.2 (см. выше). Сигнал может использоваться в том случае, когда необходима разница в отработке технологических команд в автоматическом режиме и в режиме преднабора. Например, в
автоматическом режиме при отработке функции М30 обычно выключаются шпиндель и СОЖ, а в режиме преднабора этого не делается, хотя в каждом кадре
преднабора функция М30 присутствует в неявном виде. Это позволяет в преднаборе включить шпиндель без его останова сразу же после включения. Организация сброса сигнала V36.4 аналогична V36.2, V36.3. При наличии сигнала
V34.7 вместо сигнала V36.4 формируется сигнал V39.6, который имеет форму
импульса длительностью не менее 0.2 сек;
V36.7 – 1-нужно прочитать код 1-й дополнительной технологической команды (V19.W) и
отработать его;
V36.8 – 1-нужно прочитать код 2-й дополнительной технологической команды (V21.W) и
отработать его;
V37.5 - 1-команда на запрос/передачу данных в электроавтоматику выполнена (см.
V94.B). Передний фронт формируется в CNC-модуле, сброс сигнала после его
обнаружения выполняет программа э/а;
V37.8 – с помощью сигнала определяется факт выбора программы для отработки с нача-
ла. Это бывает необходимо, например, для организации автоматического
включения шпинделя по кнопке “Пуск программы” после ее останова по кнопке
“Стоп программы” с одновременным остановом шпинделя. При этом необходимо
выявлять ситуацию, когда программа остановлена по кнопке “Стоп
программы”, затем была выбрана программа для отработки с начала, и была
нажата кнопка “Пуск программы”. При этом включать шпиндель не нужно.
Поэтому при пуске программы определяется состояние V37.8, если V37.8=0,
www.modmash.nnov.ru [email protected]
51
Page 52
то программа начинается с начала, и э/а устанавливает V37.8=1. При повторном выборе программы сигнал V37.8 сбрасывается CNC-модулем;
V39.7 – 1 – конец кадра. Сигнал устанавливается CNC-модулем в конце каждого кадра
технологической программы независимо от его содержимого. Сброс сигнала
для его корректного использования должен выполняться в э/а. Сигнал может
использоваться для выполнения фиксированных действий в конце каждого кадра, например, для импульсного включения гравировального лазера, когда работа с системой ответов по технологическим командам существенно снижает
производительность работы;
V39.8 – 1 – начало торможения в конце кадра с контурным движением. Сигнал может,
например, использоваться для уменьшения мощности лазера на стыке кадров
при снижении скорости движения, что позволяет избежать избыточного оплавления заготовки;
V97.D – данные при работе с командами, задаваемыми в V94.B. Формат и смысл этих
данных определяются кодами команд в V94.B;
V101.B - номер координаты для позиционирования из электроавтоматики. Командой на
начало позиционирования является ненулевое значение V101.B, поэтому перед
началом позиционирования по адресу V102.D нужно разместить координаты
точки позиционирования в мкм относительно нуля станка, а по адресу V106.W
– значение скорости позиционирования в мм/мин (град/мин). Факт окончания
позиционирования фиксируется по адресам V60.6-V64.6, зависящим от номера
координаты. После получения команды на позиционирование V101.B обнуляется
CNC-модулем;
V124.B – количество кодов, которые нужно последовательно обработать за один прием
из адресов V122.B, V123.B при имитации работы клавиатуры. Это количество
является командой на обработку заданных кодов, поэтому задание этого значения должно происходить после установки адресов V122.B-V123.B, V125.1,
V125.2. При этом сброс V124.B выполняется CNC-модулем;
V146.B-V147.B – текущие значения счетчиков позиций 1 и 2. Переустановка этих
счетчиков необходима при поступлении сигнала со станка, по которому нужно
принудительно установить в счетчик какое-то фиксированное значение;
Осевые сигналы общего назначения типа “Запись/чтение”:
V60.6-V64.6 – 1- закончено позиционирование по оси, заданное командой по адресу
V101.B. После получения сигнала его нужно сбросить;
Ячейки общих подрежимов отработки программ (позволяют устанавливать
подрежимы не только с пульта УЧПУ, но и с пульта станка)
V38.1 - 1 -разрешение технологического останова по функции M1. Сигнал уста-
навливается в окне по клавише F5 на пульте УЧПУ (Параметры отработки УП),
а также может быть сформирован по сигналам с пульта станка. При отсутствии условий, разрешающих работу с этим сигналом, в программе э/а нужно
сбросить этот сигнал. Состояние сигнала отображается в главном окне рядом
с надписью “M1”;
V38.2 - 1- покадровый режим отработки программы. Сигнал устанавливается по
клавише SF12 на пульте УЧПУ с одновременной установкой сигнала V36.2 (при
отсутствии сигнала V34.7), или по сигналу V39.5 (при наличии сигнала
V34.7), а также по сигналам с пульта станка. При отсутствии условий, разрешающих работу с сигналом V38.2, в программе э/а нужно сбросить этот
сигнал;
V38.3 - 1- ускоренная отработка программы на подаче, заданной общим наладочным
параметром N4000. Сигнал устанавливается в окне по клавише F5 на пульте
УЧПУ (Параметры отработки УП), а также может быть сформирован по сигналам
с пульта станка. При отсутствии условий, разрешающих работу с этим сигналом, в программе э/а нужно сбросить этот сигнал. Состояние сигнала отображается в главном окне рядом с надписью “Ускор.”;
www.modmash.nnov.ru [email protected]
52
Page 53
V38.4 - 1- блокировка геометрических перемещений в программе, из УП отраба-
тываются только технологические команды. Сигнал устанавливается в окне по
клавише F5 на пульте УЧПУ (Параметры отработки УП), а также может быть
сформирован по сигналам с пульта станка. При отсутствии условий, разрешающих работу с этим сигналом, в программе э/а нужно сбросить этот сигнал.
Состояние сигнала отображается в главном окне рядом с надписью “Блк.
геом.”;
V38.5 - 1- блокировка технологических команд, заданных в программе, из УП
отрабатываются только геометрические перемещения.Сигнал устанавливается в
окне по клавише F5 на пульте УЧПУ (Параметры отработки УП), а также может
быть сформирован по сигналам с пульта станка. При отсутствии условий,
разрешающих работу с этим сигналом, в программе э/а нужно сбросить этот
сигнал. Состояние сигнала отображается в главном окне рядом с надписью
“Блк. техн.”;
V38.6 - 1- режим поиска заданного кадра программы. Сигнал устанавливается по
клавишам SF5-Enter с пульта УЧПУ с одновременной установкой сигнала
V36.2. При отсутствии условий, разрешающих работу с этим сигналом, в программе э/а нужно сбросить этот сигнал;
V38.7 - 1- выход в начало найденного кадра или возврат на траекторию. Сигнал
устанавливается по клавишам F3-Enter с пульта УЧПУ, а также может быть
сформирован по сигналам с пульта станка. Сигнал действует только в автоматическом режиме. Начало движения происходит по сигналу “Пуск программы”
(V32.1).Оси, по которым разрешено движение, устанавливаются сигналами
V65.2-V69.2. При отсутствии условий, разрешающих работу с этим сигналом,
в программе э/а нужно сбросить этот сигнал;
V38.8 - 1-возврат на траекторию обратным ходом. Сигнал задает способ отработки
режима возврата на траекторию (см. V38.7) после отхода от контура в ручном режиме, заключающийся в том, что движения при возврате выполняются в
обратной последовательности по отношению к ручным движениям. Сигнал устанавливается или через окно, вызываемое по клавише F3 с пульта УЧПУ, или
по сигналам с пульта станка. При отсутствии условий, разрешающих работу с
этим сигналом, в программе э/а нужно сбросить этот сигнал;
V39.1 - 1-возврат на траекторию обратным ходом по шагам. Сигнал является до-
полнением к сигналу V38.8 и останавливает возврат после каждого шага движения. Сигнал устанавливается или через окно, вызываемое по клавише F3 с
пульта УЧПУ, или по сигналам с пульта станка;
V39.2 - 1-автоматический пуск продолжения программы после возврата на
контур. Сигнал обеспечивает автоматический пуск программы после выхода в
начало найденного кадра или возврата на траекторию по сигналу V38.7 без
формирования сигнала “Пуск программы” (V32.1). Сигнал устанавливается или
через окно, вызываемое по клавише F3 с пульта УЧПУ, или по сигналам с
пульта станка;
V39.3 - 1-отработка программы до заданного кадра включительно. Сигнал уста-
навливается через окно, вызываемое по клавише F6, в котором также задается номер кадра останова. Если номер кадра не меняется, для разрешения или
запрета останова достаточно установить или сбросить этот сигнал;
V39.4 - 1- разрешение пропуска кадров УП, в начале которых стоит наклонная
черта “/”. Сигнал устанавливается в окне по клавише F5 на пульте УЧПУ
(Параметры отработки УП), а также может быть сформирован по сигналам с
пульта станка. Состояние сигнала отображается в главном окне рядом с надписью “Пропуск”;
Ячейки подрежимов отработки программ, связанные с осями координат:
V65.1 - 1- блокировка перемещений 1-й оси при отработке программы. Сигнал дей-
ствует только в автоматическом режиме. Сигнал устанавливается в окне по
клавише F5 на пульте УЧПУ (Параметры отработки УП), а также может быть
сформирован по сигналам с пульта станка. При отсутствии условий, разрешающих работу с этим сигналом, в программе э/а нужно сбросить этот сигнал.
Состояние сигнала отображается в главном окне рядом с надписью “Блк”
V65.2 - 1- нужен выход в начало кадра или возврат на траекторию по 1-й оси.
www.modmash.nnov.ru [email protected]
53
Page 54
Используется совместно с сигналом V38.7. Сигнал устанавливается или через
окно, вызываемое по клавише F3 с пульта УЧПУ, или по сигналам с пульта
станка;
V65.3 - 1- зеркальная отработка перемещений 1-й оси при отработке программы.
Сигнал действует только в автоматическом режиме. Сигнал устанавливается в
окне по клавише F5 на пульте УЧПУ (Параметры отработки УП), а также может
быть сформирован по сигналам с пульта станка. При отсутствии условий,
разрешающих работу с этим сигналом, в программе э/а нужно сбросить этот
сигнал. Состояние сигнала отображается в главном окне рядом с надписью
“Зрк”;
V66 - для 2-й оси;
V67 - для 3-й оси;
V68 - для 4-й оси;
V69 - для 5-й оси;
www.modmash.nnov.ru [email protected]
54
Page 55
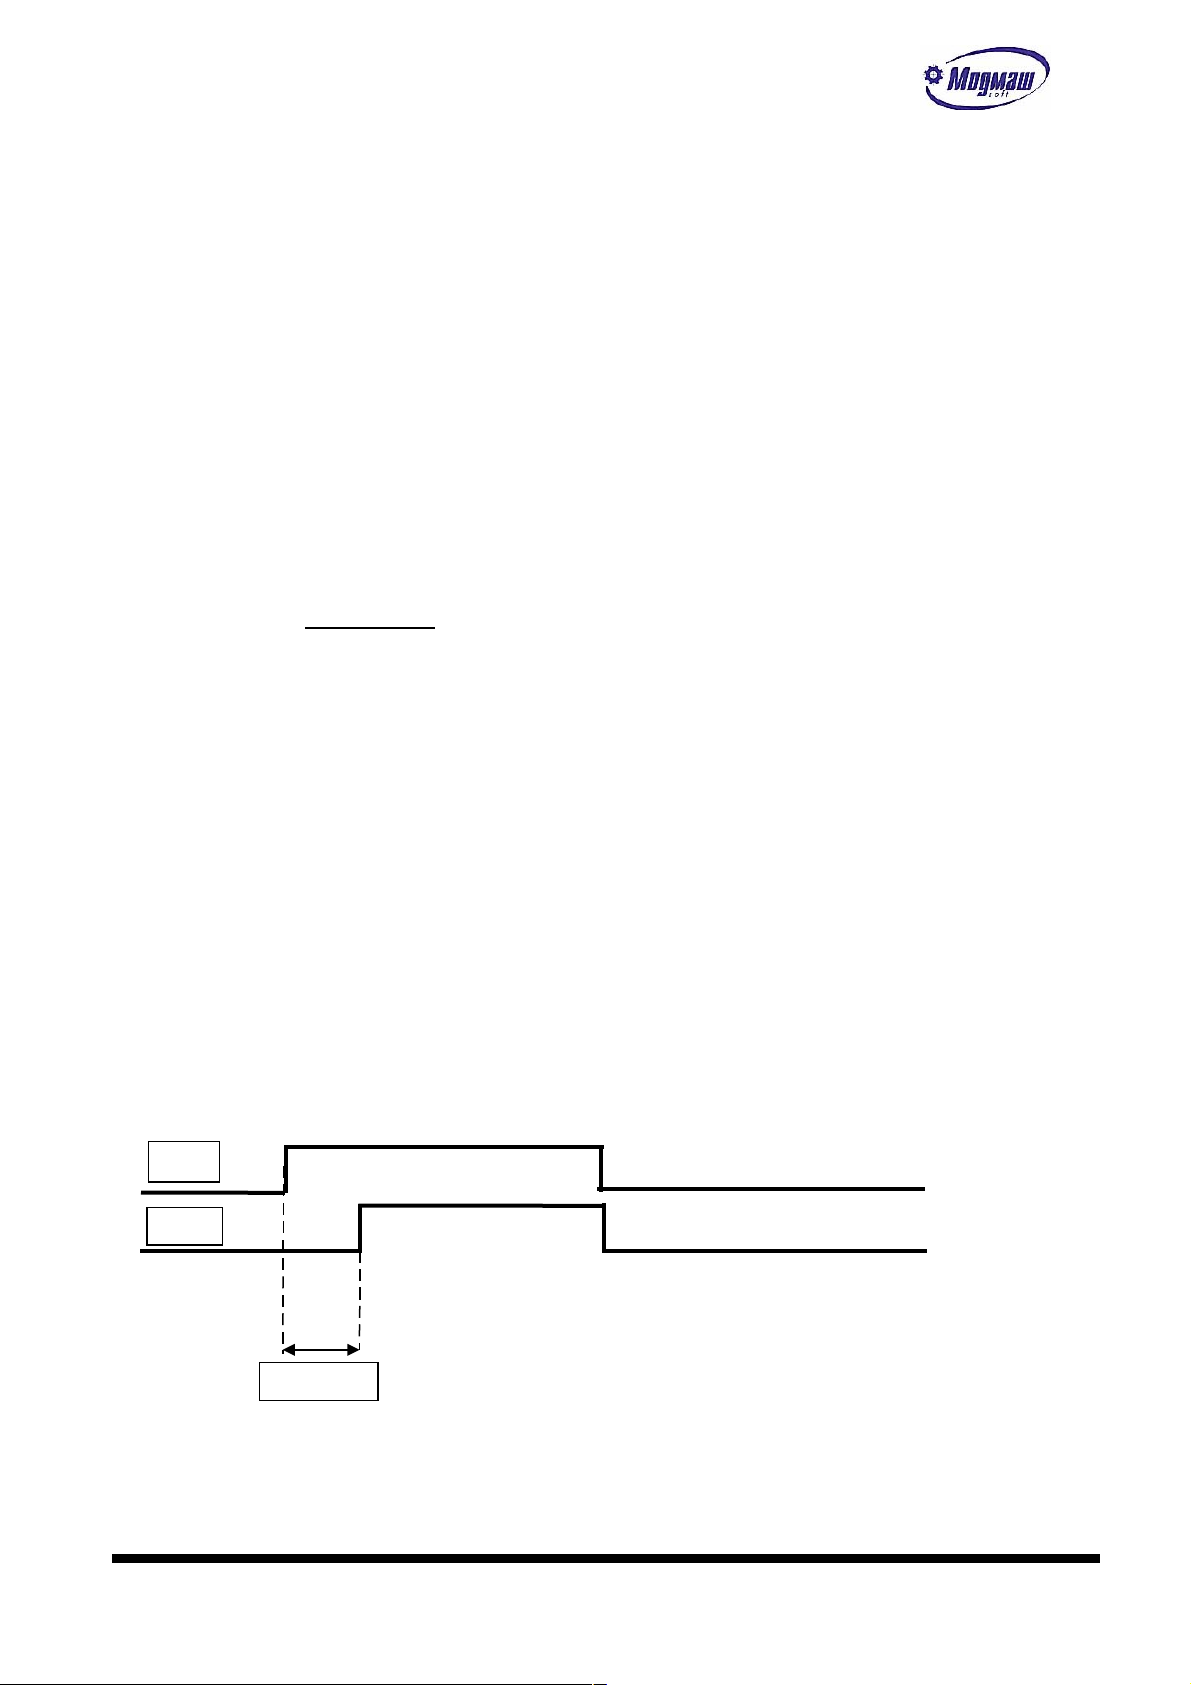
1.16. Таймеры
В программе могут использоваться таймеры. Таймер может использоваться как в
левой, так и в правой части уравнения. Символ “T” с номером используется для задания уставки времени последующего срабатывания этого таймера в программе электроавтоматики. Поэтому символ T с номером может использоваться только в левой части
уравнения. Время задается в единицах системного параметра N1. Например, при N1=1
мсек T1=1000 будет соответствовать времени 1 сек.
Существуют два варианта использования такого таймера в программе электроав-
томатики.
Первый вид таймера задается символами TS с номером и может использоваться
как в левой, так и в правой частях уравнения. При этом таймер, стоящий в левой части уравнения, указывает на формирование Входного сигнала этого таймера, а таймер,
стоящий в правой части уравнения, указывает на использование Выходного сигнала
таймера.
Принцип работы такого таймера заключается в следующем:
- до тех пор, пока на входе есть ненулевой сигнал, таймер производит подсчет
времени. При достижении заданного значения (указанного в заголовке программы через
символ T с номером) включается Выходной сигнал таймера. Если в процессе счета на
Входе таймера сигнал станет равным нулю, то Выходной сигнал таймера сбрасывается и
счет начинается сначала!
Необходимо учиывать, что таймеры считают не время, а такты аппаратного си-
стемного таймера (системный параметр N1). При изменении параметра N1 необходимо
соответствующим образом изменять все уставки таймеров, для сохранения правильности
выдержек времени.
Пример.
TITLE
T1 = 100
LOFREQ
TS1 = I2.3:
U2.1 = TS1:
END
В данном примере выход U2.1 включится через 100 мсек., если вход I2.3 все это
время будет включен, и будет выключен, если вход I2.3 будет выключен.
Диаграмма срабатывания сигналов
Второй вид таймера задается символами TR с номером и может использоваться
как в левой, так и в правой частях уравнения. При этом таймер, стоящий в левой части уравнения, указывает на формирование Входного сигнала этого таймера, а таймер,
www.modmash.nnov.ru [email protected]
I2.3
U2.1
100mCек
55
Page 56
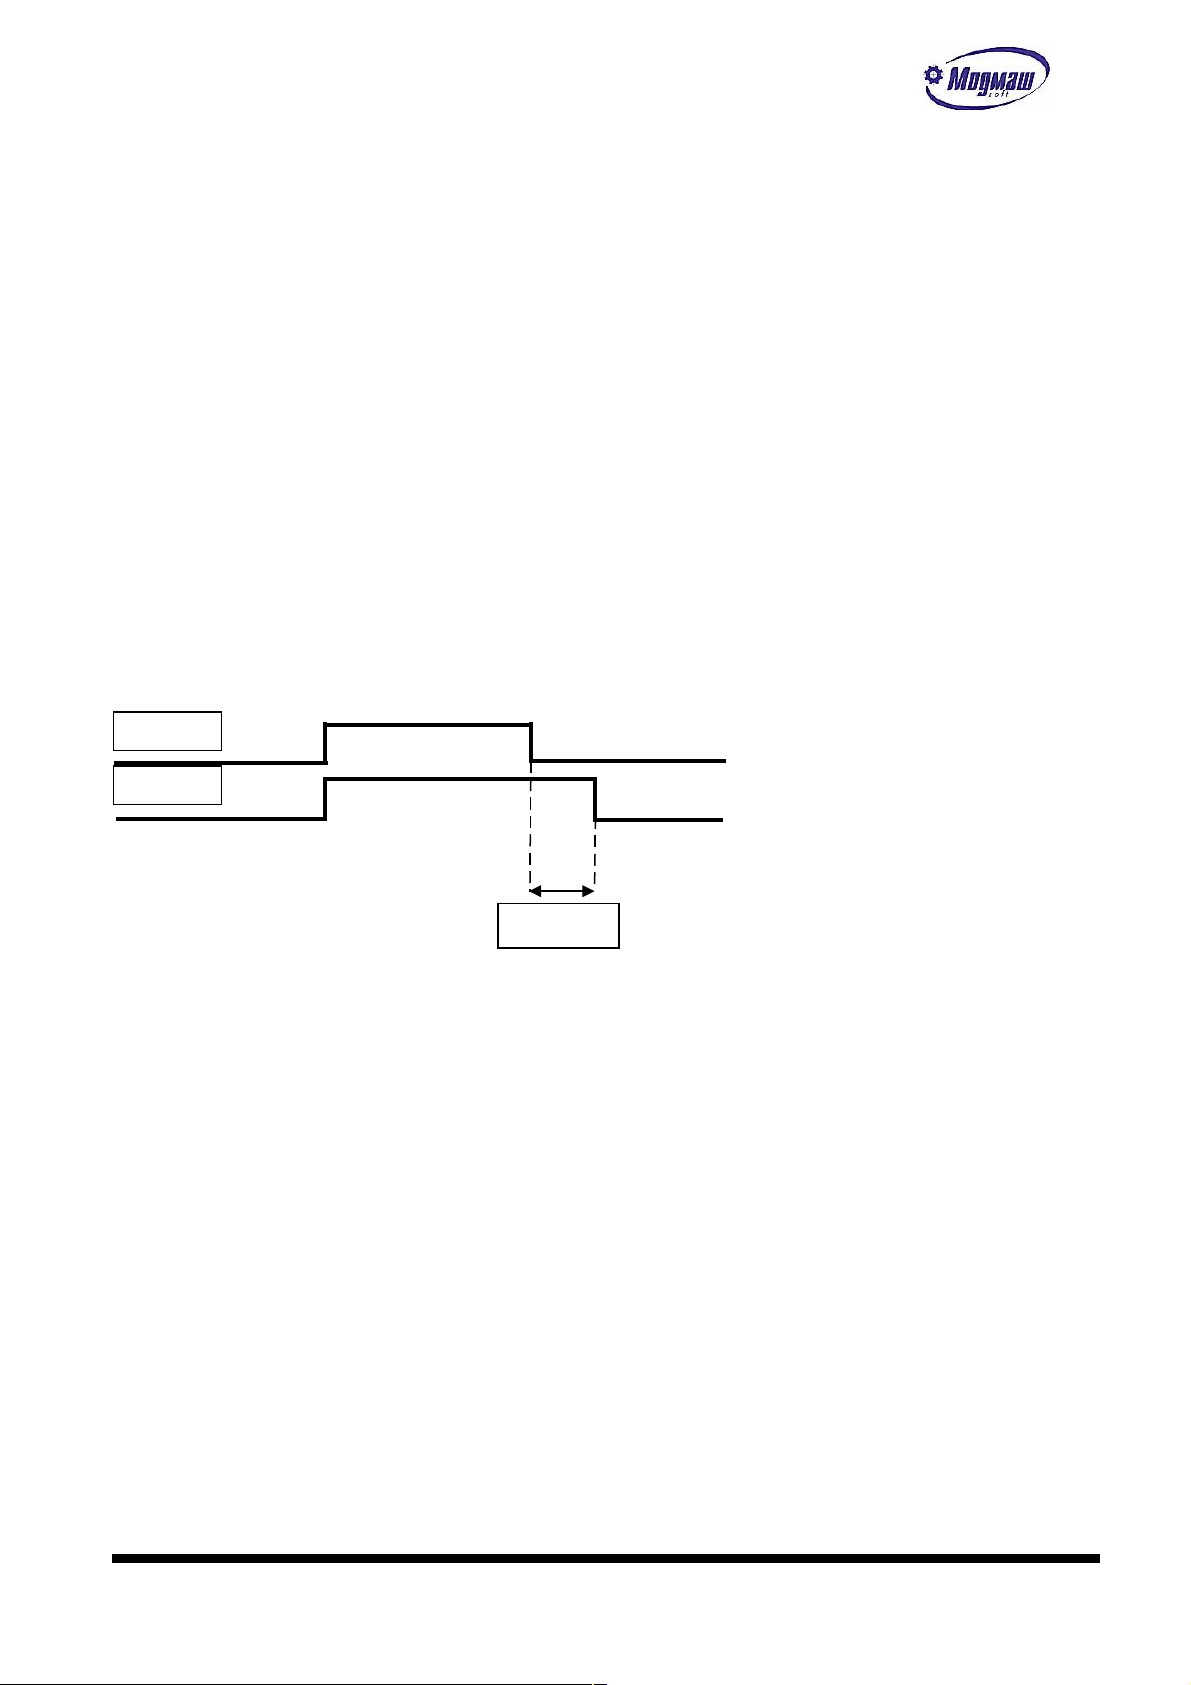
стоящий в правой части уравнения, указывает на использование Выходного сигнала
таймера.
Принцип работы такого таймера заключается в следующем:
- Выходной сигнал таймера устанавливается сразу же, как только появляется
Входной сигнал.
- при сбросе Входного сигнала таймер производит подсчет времени и сохраняет
установленное состояние Выходного сигнала. При достижении заданного значения (указанного в заголовке программы через символ T с номером) выключается Выходной сигнал таймера.
Пример.
TITLE
T1 = 100
LOFREQ
TR1 = I2.3:
U2.1 = TR1:
END
В данном примере выход U2.1 включится сразу же при включении входа I2.3 и выключится через 100 мсек. после выключения выхода I2.3.
Диаграмма срабатывания сигналов
Задание уставок таймеров возможно не только в заголовке (TITLE) программы э/а, но
и в других ее частях. При этом нужно иметь в виду, что если в каждом такте программы будет происходить ее прохождение через задание уставки таймера, такой
таймер никогда не сработает, поэтому необходима организация установки уставок
только при их изменении.
Пример.
……………
L1=(P1.W=M1.W): T1=P1.W: M1.W=P1.W:
L1.
……………
Здесь уставка таймера T1 изменяется только при изменении целочисленного параметра
пользователя N8501 (P1.W).
www.modmash.nnov.ru [email protected]
I2.3
U2.1
100mСек
56
Page 57
1.17. Счетчики
В программе могут использоваться счетчики. Счетчик обозначается символом
“С”. Счетчик может использоваться как в левой, так и в правой части уравнения.
Счетчик имеет два Входа (прибавляющий и вычитающий) .
C1.I – прибавляющий Вход счетчика.
C1.D – вычитающий Вход счетчика.
Счетчик производит подсчет импульсов (по переднему фронту входного сигнала).
При превышении заданного значения, указанного в заголовке программы (в случае использования прибавляющего входа счетчика), значение счетчика устанавливается в 1.
При вычитании, при достижении 0 (в случае использования вычитающего входа счетчика), счетчик устанавливается в заданное значение, указанное в заголовке программы.
Допускается изменять значение счетчика в процессе выполнения программы прямым присвоением. Значение счетчика может использоваться как в логических уравнениях, так
и в арифметических выражениях.
Пример.
TITLE
C1 = 100
C2 = 200
С3 = 1500
LOFREQ
C1.I = I2.3:
C2.D = I1.4:
С3 = 345:
U2.2 = (C1 > 50):
END
В данном примере счетчик C1 считает количество включений сигнала I2.3, счетчик
C2 работает на вычитание (количество включений I1.4), а значение счетчика C3 будет
всегда равно числу 345. Если значение счетчика C1 больше 50, то Выход U2.2 будет
включен.
www.modmash.nnov.ru [email protected]
57
Page 58
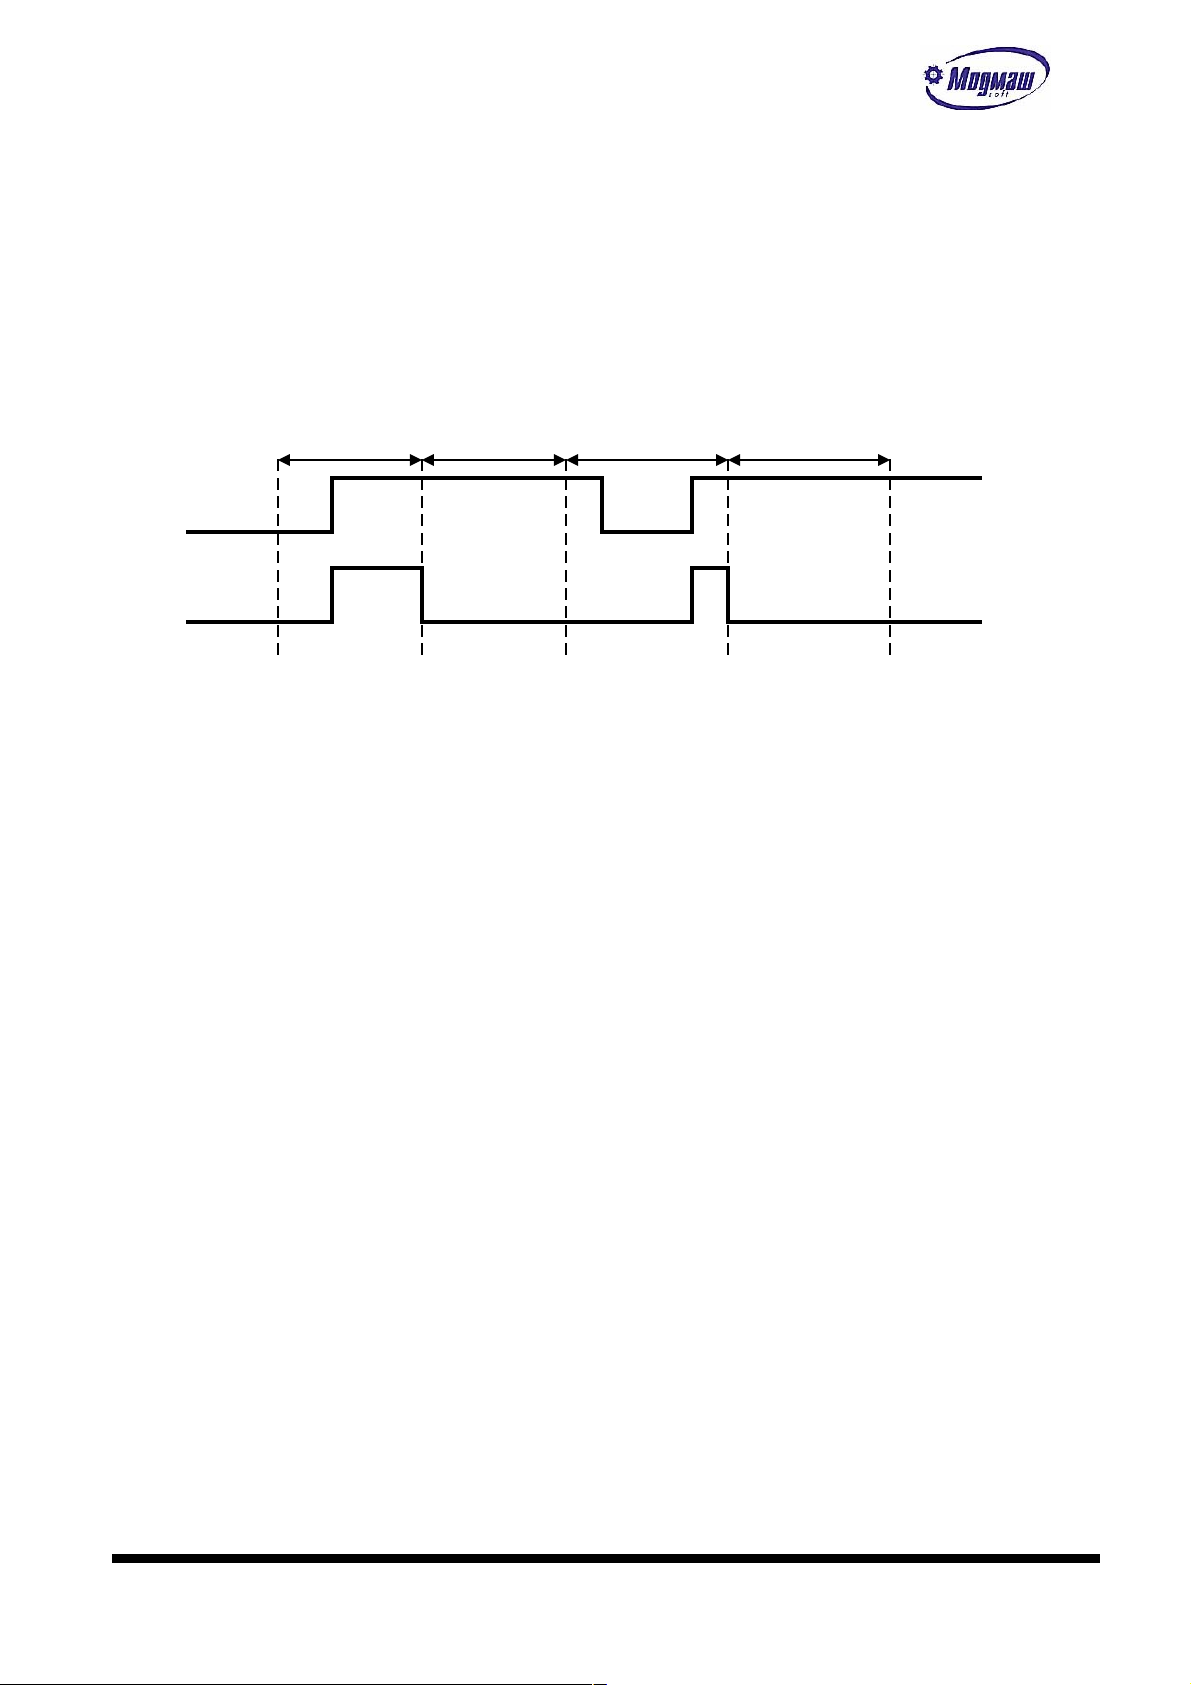
1.18. Одновибраторы
Одновибраторы, или генераторы одиночных импульсов, представляют собой вид
промежуточной памяти, которая устанавливается в единичное состояние в том случае,
если состояние правой части уравнения, формирующего одновибратор, перешло из нулевого состояния в единичное. Таким образом, с помощью одновибраторов реализуется
задача фиксации переднего фронта каких-либо сигналов или значений выражений в логических уравнениях. При этом единичное состояние одновибратора сохраняется только
на один проход быстрой или медленной части программы электроавтоматики.
Пример.
R1.2=I2.1:
T T T T
I2.1
R1.2
Здесь Т – период работы секции программы электроавтоматики.
Так как момент сброса состояния одновибраторов зависит от того, в какой сек-
ции программы формируются одновибраторы, нельзя бессистемно использовать одновибраторы с одинаковым адресом в разных секциях.
Также необходимо учитывать следующую особенность: одновибратор меняется
только в том случае, если при проходе по секции ему было присвоено значение. В
случае обхода уравнения, в котором одновибратору присваивается значение, он «засораживается», то есть не изменяется.
Пример.
HIFREQ
…….
R1.1=I1.2*(-U2.3+I4.5)*-R4.1:
…..
LOFREQ
…….
R4.1=-I1.7*-I1.8+R1.1:
…..
Для того, чтобы одновибратор не отреагировал на первый передний фронт сигна-
ла, нужно в заголовке программы электроавтоматики установить единичное значение
одновибратора.
Пример.
R1.1 = -I1.5:
U1.2 = (R1.1 + U1.2) * -i2.1:
В данном случае выход U1.2 должен включиться по заднему фронту входа I1.5 и
выключиться по переднему фронту входа I2.1. Но если, например, при первом проходе
программы электроавтоматики входные сигналы еще не имеют питания, выход U1.1 включится. Чтобы избежать этого, достаточно следующее:
TITLE
www.modmash.nnov.ru [email protected]
58
Page 59
………………………
R1.1=1:
…………………….
Внимание!
Допускается только битовая адресация одновибраторов. Такие адреса, как R1.B,
R1.W, R1.D запрещены.
www.modmash.nnov.ru [email protected]
59
Page 60
1.19. Функции
Для упрощения программирования некоторых часто встречающихся задач служат
функции. Они представляют собой макрокоманды, заменяющие последовательность
нескольких действий на одно уравнение или выражение.
1.19.1. Преобразование “код – код” F1
Для приведения в соответствие значений двух таблиц предназначена функция F1.
Общий вид задания функции следующий:
A=F1(B;C1:C2:C3:..:Cn;D1:D2:D3:..:Dn:D(n+1)):
Здесь B – переменная или константа, значение которой нужно найти в первой таблице C1..Cn;
C1..Cn – первая таблица переменных или констант, со значениями которой срав-
нивается значение B;
D1..Dn - вторая таблица переменных или констант, из которой выбирается со-
ответствующее значение по принципу:
если значение B равно C1, выбирается значение D1;
если значение B равно C2, выбирается значение D2 и т. д.;
D(n+1) – значение, которое выбирается, если в таблице C1..Cn нет значений,
равных значению B;
A – адрес переменной, в которую пересылается выбранное из таблицы
D1..D(n+1) значение.
Пример:
M20.B=F1(M25.B;1:2:3:4;11:15:17:25:100):
Здесь заданы следующие операции:
если значение байта промежуточной динамической памяти номер 25 равно 1, или 2, или
3, или 4, то в байт промежуточной динамической памяти номер 20 пересылается соот-
ветственно значение 11, или 15, или 17, или 25. Если значение байта промежуточной
динамической памяти номер 25 не равно ни одному из вышеперечисленных значений, то
в байт промежуточной динамической памяти номер 20 пересылается значение 100.
Примечание.
Типы всех элементов внутри первой и второй таблиц должны быть одинаковы, между таблицами такой связи нет. Поэтому таблицы должны состоять или из констант, или из
байтов динамической памяти, или из слов входных сигналов, или из байтов статической памяти и т. д.
www.modmash.nnov.ru [email protected]
60
Page 61
1.19.2. Преобразование “бит – код” F2
Для приведения в соответствие таблицы состояния битовых сигналов и таблицы
значений переменных или констант предназначена функция F2. Общий вид задания функции следующий:
A=F2(C1:C2:C3:..:Cn;D1:D2:D3:..:Dn:D(n+1)):
Здесь C1..Cn – таблица адресов битовых сигналов, единичное состояние которых проверяется;
D1..Dn - таблица переменных или констант, из которой выбирается соответ-
ствующее значение по принципу:
если значение битовой переменной C1 равно единице, выбирается значение
D1;
если значение битовой переменной C2 равно единице, выбирается значение D2
и т. д.;
D(n+1) – значение, которое выбирается, если в таблице C1..Cn нет значений,
равных единице;
A – адрес переменной, в которую пересылается выбранное из таблицы
D1..D(n+1) значение.
Пример:
M20.B=F1(I1.1:I2.3:I4.5:I5.7;11:15:17:25:100):
Здесь заданы следующие операции:
если значение битов входных сигналов I1.1, I2.3, I4.5, I5.7 равно единице, то в
байт промежуточной динамической памяти номер 20 пересылается соответственно значение 11, или 15, или 17, или 25. Если среди вышеперечисленных битов входных сигналов нет ни одного с единичным состоянием, то в байт промежуточной динамической памяти номер 20 пересылается значение 100.
Примечание.
Первая таблица должна состоять из однотипных битовых переменных (входных. выходных
сигналов, промежуточных переменных и т. д.)
Типы всех элементов внутри второй таблицы также должны быть одинаковы. Поэтому таблица должна состоять или из констант, или из байтов динамической памяти, или из
слов входных сигналов, или из байтов статической памяти и т. д.
www.modmash.nnov.ru [email protected]
61
Page 62
1.19.3. Преобразование “код – бит” F3
Для установки в единичное состояние битовых сигналов в соответствии со зна-
чениями таблицы предназначена функция F3. Общий вид задания функции следующий:
F3(B;C1:C2:C3:..:Cn;D1:D2:D3:..:Dn:D(n+1)):
Здесь B – переменная или константа, значение которой нужно найти в первой таблице C1..Cn;
C1..Cn – первая таблица переменных или констант, со значениями которой срав-
нивается значение B;
D1..Dn - вторая таблица битовых переменных, в которых нужно установить еди-
ничное состояние по принципу:
если значение B равно C1, переменная D1 устанавливается в единичное состояние;
если значение B равно C2, переменная D2 устанавливается в единичное состояние и т. д.;
D(n+1) – переменная, которая устанавливается в единичное состояние, если в
таблице C1..Cn нет значений, равных значению B.
Пример:
F3(M25.B;1:2:3:4;M2.1:M3.2:M4.7:M5.2:M1.1):
Здесь заданы следующие операции:
если значение байта промежуточной динамической памяти номер 25 равно 1, или 2, или
3, или 4, то cоответственно биты промежуточной памяти M2.1, M3.2, M4.7, M5.2
устанавливаются в единичное состояние. Если значение байта промежуточной динамической памяти номер 25 не равно ни одному из вышеперечисленных значений, то в единичное состояние устанавливается бит промежуточной памяти M1.1.
Примечание.
Типы всех элементов внутри первой таблицы должны быть одинаковы. Поэтому таблица
должна состоять или из констант, или из байтов динамической памяти, или из слов
входных сигналов, или из байтов статической памяти и т. д.
Вторая таблица должна состоять из однотипных битовых переменных (входных. выходных
сигналов, промежуточных переменных и т. д.)
www.modmash.nnov.ru [email protected]
62
Page 63
1.19.4. Преобразование “двоично-десятичный код – двоичный код” F4
Для преобразования значений переменных или констант из двоично-десятичного
кода в двоичный предназначена функция F4. Общий вид задания функции следующий:
A=F4(B):
Здесь B – переменная или константа, двоично-десятичное значение которой
нужно преобразовать в двоичное;
A – адрес переменной, в которую пересылается преобразованное значение.
Пример:
M20.W=F4(M25.W):
Здесь задано преобразование значения, хранящегося в слове промежуточной динамической памяти M25.W, из двоично-десятичного кода в двоичный и пересылка результата в
слово промежуточной динамической памяти M20.W.
www.modmash.nnov.ru [email protected]
63
Page 64
1.19.5. Преобразование “двоичный код – двоично-десятичный код” F5
Для преобразования значений переменных или констант из двоичного кода в
двоично-десятичный предназначена функция F5. Общий вид задания функции следующий:
A=F5(B):
Здесь B – переменная или константа, двоичное значение которой нужно преобразовать в двоично-десятичное;
A – адрес переменной, в которую пересылается преобразованное значение.
Пример:
M20.W=F5(M25.W):
Здесь задано преобразование значения, хранящегося в слове промежуточной динамической памяти M25.W, из двоичного кода в двоично-десятичный и пересылка результата в
слово промежуточной динамической памяти M20.W.
www.modmash.nnov.ru [email protected]
64
Page 65
1.19.6. Системная функция F6
Системная функция F6 предназначена для выполнения различных команд. Общий
вид задания функции следующий:
F6(n): ,
где n – число, соответствующее команде.
Коды команд:
1 – сброс текущего сообщения в строке индикации;
11..18 – обнуление индикации оси (11 – 1 ось, 12 – 2 ось и т.д.);
21..28 – восстановление индикации оси (21 – 1 ось, 22 – 2 ось и т.д.);
30 - сохранение данных статической памяти в месте, установленном системным
параметром N111;
40 - сброс текущей управляющей программы.
www.modmash.nnov.ru [email protected]
65
Page 66
1.19.7. Таблица условных переходов F7
Для организации условных переходов по значению какой-либо переменной предназначена функция F7. С помощью этой функции в программе электроавтоматики возможна
более простая организация различных цикловых операций.
Общий вид задания функции следующий:
F7(B;C1:C2:C3:..:Cn;L1:L2:L3:..:Ln):
Здесь B – переменная или константа, значение которой нужно найти в первой таблице C1..Cn;
C1..Cn – таблица переменных или констант, со значениями которой сравнивается
значение B;
L1..Ln - таблица меток, находящихся ниже по тексту программы, составленная
по принципу:
если значение переменной или константы B равно C1, произойдет переход на
метку, стоящую на первом месте в таблице меток (L1), если значение равно C2
– на метку L2 и т. д.
В том случае, если значение переменной или константы B не равно ни одному из значений в таблице C1..Cn, программа продолжится далее по тексту непосредственно после функции F7.
Пример:
F7(M25.B;2:3:4:5:6;L100:L101:L102:L103:L104):
……
M25.B=2: L105:
L100.
……
M25.B=3: L105:
L101.
……
M25.B=4: L105:
L102.
……
M25.B=5: L105:
L103.
……
M25.B=6: L105:
L104.
……
M25.B=1:
L105.
Здесь счетчиком шагов цикла является байт динамической памяти M25.B. При начальном
его значении, равном 1, будет выполнятся команда, следующая непосредственно после
F7. При выполнении каких-то условий М25.В устанавливается в 2. При следующем проходе в строке с функцией F7 будет происходить переход на метку L100. При выполнении следующих условий значение М25.В устанавливается в 3, что обеспечит переход на
метку L101, и т. д. В конце цикла байт М25.В устанавливается в исходное состояние
– 1.
Примечание.
Типы всех элементов внутри первой таблицы (С1..Сn) должны быть одинаковы. Поэтому
таблица должна состоять или из констант, или из байтов динамической памяти, или из
слов входных сигналов, или из байтов статической памяти и т. д.
www.modmash.nnov.ru [email protected]
66
Page 67
1.20. Оператор выбора IF
Оператор выбора IF позволяет выполнить различные группы уравнений в зависимости от условий, которые определяются с помощью логических выражений( аналогичных
правой части уравнения). Полный синтаксис оператора IF выглядит следующим образом:
IF логическое выражение if:
THEN
Группа уравнений
ELSIF логическое выражение elsif1:
Группа уравнений
ELSIF логическое выражение elsif2:
Группа уравнений
ELSIF логическое выражение elsif3:
Группа уравнений
. . .
ELSIF логическое выражение elsifn:
Группа уравнений
ELSE
Группа уравнений
ENDIF
Операторы ELSIF и ELSE можно не использовать, тогда оператор будет выглядеть следующим образом:
IF логическое выражение if:
THEN
Группа уравнений
ENDIF
Пример:
if i15.1=1:
then
U15.1=1:
u15.2=1:
elsif i15.2=1:
u15.3=1:
u15.4=1:
if i16.1=1:
then
U16.1=1:
u16.2=1:
elsif i16.2=1:
u16.3=1:
u16.4=1:
else
u16.7=1:
endif
else
u15.7=1:
endif
www.modmash.nnov.ru [email protected]
67
Page 68
1.22. Ошибки трансляции
При трансляции программы электроавтоматики проводится контроль правильности
программы.
В случае обнаружении ошибки, трансляция останавливается и на экране появляется
окно с информацией об ошибке. Курсор располагается в месте обнаружения ошибки.
Коды сообщений и их расшифровка приведены ниже.
Номер сообще-
ния
Расшифровка сообщения
1 Недопустимый символ
2 Недопустимый номер
3 Нет разделительной точки
4 Недопустимый номер бита
5 Неполная строка
6 Нет знака =
7 Несоответствие форматов левой и правой ча-
стей уравнения
8 Число > слова
9 Не хватает закрывающих круглых скобок
10 Не хватает открывающих круглых скобок
11 Обращение к слову через старший байт
12 Недопустимый номер таймера
13 Недопустимое значение таймера
14 Недопустимый номер сообщения
15 Не хватает закрывающих квадратных скобок
16 Не хватает открывающих квадратных скобок
17 Несоответствие типов скобок
18 Количество вложений > допустимого
19 Недопустимая операция
20 Длина строки сообщения > 127
21 Недопустимый номер цвета
22 Недопустимая длина псевдонима
23 Количество псевдонимов больше допустимого
24 Повторное определение псевдонима
25 Подозрительно длинная переменная
26 Недопустимый номер счетчика
27 Недопустимое значение счетчика
28 Недопустимая нумерация счетчика
29 Недопустимый номер метки
30 Повторное определение метки
31 Есть переходы назад или на несуществующую
метку. При этом после двоеточия указывается
номер такой метки
32 Количество переходов больше максимального
33 Дублирование номеров сообщений
34 Использование неописанного сообщения
35 Недопустимый номер функции F
36 Смешивание разных типов в таблицах функций
F
37 Несоответствие количества элементов в та-
блицах функций F
38 Использование неописанного в заголовке
таймера
39 Использование неописанного в заголовке
счетчика
40 В таблице функции F7 заданы не метки
Номер сообще-
ния
Расшифровка сообщения
www.modmash.nnov.ru [email protected]
68
Page 69
41
Перекрытие диапазонов “быстрых” и “медлен-
ных” одновибраторов
42 Не битовая адресация одновибраторов
www.modmash.nnov.ru [email protected]
69
Page 70
2. Система параметров устройства ЧПУ
Для установки текущей конфигурации устройства ЧПУ, версии программного
обеспечения, особенностей станка и условий его эксплуатации служит система параметров. Все параметры делятся на несколько групп в зависимости от назначения и
уровня доступа. В общем виде систему параметров можно представить следующим образом:
Системные параметры (1)
|
Общие базовые станочные параметры (2)
|
Общие станочные параметры (3)
|
Общие технологические параметры (4)
Общие наладочные параметры (5)
Параметры оси 1--Базовые станочные параметры оси 1 (2)
Станочные параметры оси 1 (3)
Наладочные параметры оси 1 (4)
Параметры оси 2
...............
Параметры оси N
|
Базовые параметры маховика 1 (2)
………….
Базовые параметры маховика N (2)
Параметры функциональных блоков (3)
В скобках указаны уровни доступа к параметрам:
1 - параметры доступны изготовителям УЧПУ;
2 - параметры доступны изготовителям станков;
3 - параметры доступны наладчикам станков;
4 - параметры доступны технологам, эксплуатирующим станки;
5 - параметры доступны операторам станков.
Параметры просматриваются и вводятся отдельными группами. При этом на индикацию выводятся название параметра, его размерность и внутреннее системное наименование, которое указывается только для информации.
Ниже приведен полный список параметров, где в конце описания каждого параметра указан диапазон его изменения. Количество координат указано с помощью
обозначения "calc", количество маховиков указано с помощью обозначения "calcmah",
максимальное количество байтов входных сигналов - MaxIn, максимальное количество
байтов выходных сигналов – MaxOut.
www.modmash.nnov.ru [email protected]
70
Page 71
Системные параметры
N10 Базовый адрес первого блока ЦАП (hex), 0..$ffff
N11 Расположение платы первого блока ЦАП (0-резидент,1-удаленная,11..14-Modbus,
21..24-Fmbus
N12 Тип первого блока ЦАП, 1-PCL726,A626,A628, 2-ISODA, 5-управление ша-
говым приводом, 6-условный ЦАП, 7-ЧЦУ, 8-I8024, 9-CANOpen, 10-
EtherCAT, 11-ЛИР945(ЦАП5752), 12-ЛИР945(ЦАП5754),13-ЛИР945(ЧЦУ),14-
ЛИР946.1,15-ЛИР946.2,16-ЛИР946.12,17-ЛИР946.22
N40 Базовый адрес второго блока ЦАП (hex), 0..$ffff
N41 Расположение платы второго блока ЦАП (0-резидент,1-удаленная,11..14-Modbus,
21..24-Fmbus
N42 Тип второго блока ЦАП, 1-PCL726,A626,A628, 2-ISODA, 5-управление шаго-
вым приводом, 6-условный ЦАП, 7-ЧЦУ, 8-I8024, 9-CANOpen, 10-EtherCAT,
11-ЛИР945(ЦАП5752), 12-ЛИР945(ЦАП5754),13-ЛИР945(ЧЦУ),14-ЛИР946.1,15-
ЛИР946.2,16-ЛИР946.12,17-ЛИР946.22
N70 Базовый адрес первого блока оцифровок (hex), 0..$ffff
N71 Расположение платы первого блока оцифровок (0-резидент,1-удаленная,11..14-
Modbus,21..24-Fmbus
N73 Тип первого блока оцифровок: 1 – PCL833, 2 – FASTWEL, 3 – 2C42(1), 4 –
ЛИР910-ЛИР930, 5 – ЛИР940, 6 – ENCODER300, 7-шаговый привод, 8-RDC-12, 9-аб-
солютный датчик;
N74 Количество разрядов счетчиков первого блока оцифровок для FASTWEL и абсолют-
ного датчика, 1..32
N80 Базовый адрес второго блока оцифровок (hex), 0..$ffff
N81 Расположение платы второго блока оцифровок (0-резидент,1-удаленная,11..14-
Modbus,21..24-Fmbus
N83 Тип второго блока оцифровок: 1 – PCL833, 2 – FASTWEL, 3 – 2C42(1), 4 –
ЛИР910-ЛИР930, 5 – ЛИР940
N84 Количество разрядов счетчиков второго блока оцифровок для FASTWEL и абсолют-
ного датчика, 1..32
N90 Адрес байта выхода выключения УЧПУ (hex), 0..$ffff, 0 – УЧПУ не выключается
(см. Выключение УЧПУ)
N91 Номер бита выхода выключения УЧПУ, 1..8
N92 Расположение выхода выключения УЧПУ (0-резидент,1-удаленная,11..14-
Modbus,21..24-Fmbus
N93 Тип логики байта выхода выключения УЧПУ (0-прямая, 1 – инверсная)
N100 Точность вычислений в макро-языке (
110
10..10
)
N101 Размер буфера готовых кадров, 2..4000. Увеличение буфера готовых кадров уве-
личивает скорость отработки программ с короткими кадрами, но приводит также
к увеличению загрузки процессора на начальном этапе, что отрицательно сказы-
вается на работе интерфейса оператора УЧПУ.
N102 Каталог размещения файлов программ. Название должно содержать полный путь к
каталогу и заканчиваться обратной косой чертой “\”
N118 Каталог размещения файлов стандартных циклов. Название должно содержать пол-
ный путь к каталогу и заканчиваться обратной косой чертой “\”
N103 Каталог размещения файлов корректоров. Название должно содержать полный путь
к каталогу и заканчиваться обратной косой чертой “\”
N104 Каталог размещения файлов нулей. Название должно содержать полный путь к ка-
талогу и заканчиваться обратной косой чертой “\”
N118 Каталог размещения файлов таблицы инструментов. Название должно содержать
полный путь к каталогу и заканчиваться обратной косой чертой “\”
N105 Каталог размещения временных файлов. Название должно содержать полный путь к
каталогу и заканчиваться обратной косой чертой “\”. При отсутствии параметра
размещение происходит в текущем каталоге
N106 Каталог размещения файла графической отрисовки. Название должно содержать
полный путь к каталогу и заканчиваться обратной косой чертой “\”. При отсут-
ствии параметра размещение происходит в текущем каталоге
www.modmash.nnov.ru [email protected]
71
Page 72
N107 Имя файла электроавтоматики (ЭА) для загрузки в редактор электроавтоматики
при вызове из меню(имя должно быть полным, например: “\hdd\st\file.ea”)
N108 Режим запуска ЭА при включении УЧПУ, 0-не запускать (можно запускать в от-
ладчике электроавтоматики), 1-запускать (нормальный режим работы УЧПУ)
N109 Частота запуска быстрой секции ЭА (кол-во периодов работы таймера – параметр
N1), 1..1000
N110 Частота запуска медленной секции ЭА (кол-во периодов работы таймера-параметр
N1), 1..2000
N111 Каталог для сохранения конфигурации УЧПУ и использования конфигурации при
включении УЧПУ. Название должно содержать полный путь к каталогу и заканчи-
ваться обратной косой чертой “\”. К конфигурации относятся параметры, стати-
ческая память электроавтоматики, коррекции погрешностей измерительных систем
координат. При отсутствии параметра сохранение происходит в текущем каталоге
N112 Период автосохранения конфигурации (сек), 0..30000
N113 Номер COM-порта станочного пульта 1, 0 – нет пульта, 1..4 - СОМ1..СОМ4
N114 Скорость обмена со станочным пультом 1, 1 – 9600 бод, 2 – 19200 бод
N115 Начальный номер байта входов станочного пульта 1, 1..MaxIn
N116 Начальный номер байта выходов станочного пульта 1, 1..MaxOut
N119 Номер версии пульта;
N123 Номер COM-порта станочного пульта 2, 0 – нет пульта, 1..4 –СОМ1..СОМ4
N124 Скорость обмена со станочным пультом 2, 1 – 9600 бод, 2 – 19200 бод
N125 Начальный номер байта входов станочного пульта 2, 1..MaxIn
N126 Начальный номер байта выходов станочного пульта 2, 1..MaxOut
N129 Номер версии пульта;
N200 Начальный номер байта 1-й группы входов, 1..MaxIn
N201 Количество байт в 1-й группе входов
N202 Базовый адрес 1-й группы входов (hex), 0..$ffff
N203 Расположение плат 1-й группы входов (0 – резидентная, 1 – удаленная, 2 –
2C42(1), 3 – 2C42(2))
N204 Тип логики 1-й группы входов (0 – прямая, 1 – инверсная)
N205 Начальный номер байта 2-й группы входов, 1..MaxIn
N206 Количество байт в 2-й группе входов
N207 Базовый адрес 2-й группы входов (hex),0..$ffff
N208 Расположение плат 2-й группы входов (0 – резидентная, 1 - удаленная, 2 –
2C42(1), 3 – 2C42(2))
N209 Тип логики 2-й группы входов (0 – прямая, 1 – инверсная)
N210 Начальный номер байта 3-й группы входов, 1..MaxIn
N211 Количество байт в 3-й группе входов
N212 Базовый адрес 3-й группы входов (hex), 0..$ffff
N213 Расположение плат 3-й группы входов (0 – резидентная, 1 - удаленная, 2 –
2C42(1), 3 – 2C42(2))
N214 Тип логики 3-й группы входов (0 – прямая, 1 – инверсная)
N215 Начальный номер байта 4-й группы входов, 1..MaxIn
N216 Количество байт в 4-й группе входов
N217 Базовый адрес 4-й группы входов (hex), 0..$ffff
N218 Расположение плат 4-й группы входов (0 – резидентная, 1 - удаленная, 2 –
2C42(1), 3 – 2C42(2))
N219 Тип логики 4-й группы входов (0 – прямая, 1 – инверсная)
N220 Начальный номер байта 5-й группы входов, 1..MaxIn
N221 Количество байт в 5-й группе входов
N222 Базовый адрес 5-й группы входов (hex), 0..$ffff
N223 Расположение плат 5-й группы входов (0 – резидентная, 1 - удаленная, 2 –
2C42(1), 3 – 2C42(2))
N224 Тип логики 5-й группы входов (0 – прямая, 1 – инверсная)
N225 Начальный номер байта 6-й группы входов, 1..MaxIn
N226 Количество байт в 6-й группе входов
N227 Базовый адрес 6-й группы входов (hex), 0..$ffff
www.modmash.nnov.ru [email protected]
72
Page 73
N228 Расположение плат 6-й группы входов (0 – резидентная, 1 - удаленная, 2 –
2C42(1), 3 – 2C42(2))
N229 Тип логики 6-й группы входов (0 – прямая, 1 – инверсная)
N230 Начальный номер байта 7-й группы входов, 1..MaxIn
N231 Количество байт в 7-й группе входов
N232 Базовый адрес 7-й группы входов (hex), 0..$ffff
N233 Расположение плат 7-й группы входов (0 – резидентная, 1 - удаленная, 2 –
2C42(1), 3 – 2C42(2))
N234 Тип логики 7-й группы входов (0 – прямая, 1 – инверсная)
N235 Начальный номер байта 8-й группы входов, 1..MaxIn
N236 Количество байт в 8-й группе входов
N237 Базовый адрес 8-й группы входов (hex), 0..$ffff
N238 Расположение плат 8-й группы входов (0 – резидентная, 1 - удаленная, 2 –
2C42(1), 3 – 2C42(2))
N239 Тип логики 8-й группы входов (0 – прямая, 1 – инверсная)
N240 Начальный номер байта 9-й группы входов, 1..MaxIn
N241 Количество байт в 9-й группе входов
N242 Базовый адрес 9-й группы входов (hex), 0,$ffff
N243 Расположение плат 9-й группы входов (0 – резидентная, 1 - удаленная, 2 –
2C42(1), 3 – 2C42(2))
N244 Тип логики 9-й группы входов (0 – прямая, 1 – инверсная)
N245 Начальный номер байта 10-й группы входов, 1..MaxIn
N246 Количество байт в 10-й группе входов
N247 Базовый адрес 10-й группы входов (hex), 0..$ffff
N248 Расположение плат 10-й группы входов (0 – резидентная, 1 - удаленная, 2 –
2C42(1), 3 – 2C42(2))
N249 Тип логики 10-й группы входов (0 – прямая, 1 – инверсная)
N300 Начальный номер байта 1-й группы выходов, 1..MaxOut
N301 Количество байт в 1-й группе выходов
N302 Базовый адрес 1-й группы выходов (hex), 0..$ffff
N303 Расположение плат 1-й группы выходов (0 – резидентная, 1 - удаленная, 2 –
2C42(1), 3 – 2C42(2))
N304 Тип логики 1-й группы выходов (0 – прямая, 1 – инверсная)
N305 Начальный номер байта 2-й группы выходов, 1..MaxOut
N306 Количество байт в 2-й группе выходов
N307 Базовый адрес 2-й группы выходов (hex), 0..$ffff
N308 Расположение плат 2-й группы выходов (0 – резидентная, 1 - удаленная, 2 –
2C42(1), 3 – 2C42(2))
N309 Тип логики 2-й группы выходов (0 – прямая, 1 – инверсная)
N310 Начальный номер байта 3-й группы выходов, 1..MaxOut
N311 Количество байт в 3-й группе выходов
N312 Базовый адрес 3-й группы выходов (hex), 0..$ffff
N313 Расположение плат 3-й группы выходов (0 – резидентная, 1 - удаленная, 2 –
2C42(1), 3 – 2C42(2))
N314 Тип логики 3-й группы выходов (0 – прямая, 1 – инверсная)
N315 Начальный номер байта 4-й группы выходов, 1..MaxOut
N316 Количество байт в 4-й группе выходов
N317 Базовый адрес 4-й группы выходов (hex), 0..$ffff
N318 Расположение плат 4-й группы выходов (0 – резидентная, 1 - удаленная, 2 –
2C42(1), 3 – 2C42(2))
N319 Тип логики 4-й группы выходов (0 – прямая, 1 – инверсная)
N320 Начальный номер байта 5-й группы выходов, 1..MaxOut
N321 Количество байт в 5-й группе выходов
N322 Базовый адрес 5-й группы выходов (hex), 0..$ffff
N323 Расположение плат 5-й группы выходов (0 – резидентная, 1 - удаленная, 2 –
2C42(1), 3 – 2C42(2))
N324 Тип логики 5-й группы выходов (0 – прямая, 1 – инверсная)
N325 Начальный номер байта 6-й группы выходов, 1..MaxOut
www.modmash.nnov.ru [email protected]
73
Page 74
N326 Количество байт в 6-й группе выходов
N327 Базовый адрес 6-й группы выходов (hex), 0..$ffff
N328 Расположение плат 6-й группы выходов (0 – резидентная, 1 - удаленная, 2 –
2C42(1), 3 – 2C42(2))
N329 Тип логики 6-й группы выходов (0 – прямая, 1 – инверсная)
N330 Начальный номер байта 7-й группы выходов, 1..MaxOut
N331 Количество байт в 7-й группе выходов
N332 Базовый адрес 7-й группы выходов (hex), 0..$ffff
N333 Расположение плат 7-й группы выходов (0 – резидентная, 1 - удаленная, 2 –
2C42(1), 3 – 2C42(2))
N334 Тип логики 7-й группы выходов (0 – прямая, 1 – инверсная)
N335 Начальный номер байта 8-й группы выходов, 1..MaxOut
N336 Количество байт в 8-й группе выходов
N337 Базовый адрес 8-й группы выходов (hex), 0..$ffff
N338 Расположение плат 8-й группы выходов (0 – резидентная, 1 - удаленная, 2 –
2C42(1), 3 – 2C42(2))
N339 Тип логики 8-й группы выходов (0 – прямая, 1 – инверсная)
N340 Начальный номер байта 9-й группы выходов, 1..MaxOut
N341 Количество байт в 9-й группе выходов
N342 Базовый адрес 9-й группы выходов (hex), 0..$ffff
N343 Расположение плат 9-й группы выходов (0 – резидентная, 1 - удаленная, 2 –
2C42(1), 3 – 2C42(2))
N344 Тип логики 9-й группы выходов (0 – прямая, 1 – инверсная)
N345 Начальный номер байта 10-й группы выходов, 1..MaxOut
N346 Количество байт в 10-й группе выходов
N347 Базовый адрес 10-й группы выходов (hex), 0..$ffff
N348 Расположение плат 10-й группы выходов (0 – резидентная, 1 - удаленная, 2 –
2C42(1), 3 – 2C42(2))
N349 Тип логики 10-й группы выходов (0 – прямая, 1 – инверсная)
N400 Количество знаков после запятой для индикации геометрической информации
(1..5)
N401 Количество знаков до запятой для индикации геометрической информации (1..15)
N402 Интервал обновления индикации в тактах таймера (20..4000)
N403 Интервал обновления сообщений в тактах таймера (100..4000)
N404 Запрещен/разрешен пуск программы от клавиатуры
Общие базовые станочные параметры
N1000 Количество осей координат, 1..calc
N1001 Системная частота первого блока оцифровки PCL833 (0-8мГц, 1-4мГц, 2-2 МГц)
N1002 Системная частота второго блока оцифровки PCL833 (0-8мГц, 1-4мГц, 2-2 МГц)
N1003 Количество установленных электронных маховиков, 0..calcmah
N1005 Имя 1-й дополнительной технологической команды, до 2-х символов (см. V19)
N1006 Имя 2-й дополнительной технологической команды, до 2-х символов (см. V21)
N1007 0/1 - не действует/действует G90-G91 на 1-ю дополнительную технологическую
команду (см. V23)
N1008 0/1 - не действует/действует G90-G91 на 2-ю дополнительную технологическую
команду (см. V25)
N1009 0/1 – не действует/действует коррекция подачи (через V8.B) при выходе в ноль
N1010 0/1 – не действует/действует коррекция подачи (через V8.B) в импульсном ре-
жиме движения
N1011 Номер ЦАП1 для управления из электроавтоматики
N1012 Номер ЦАП2 для управления из электроавтоматики
N1013 Номер ЦАП3 для управления из электроавтоматики
N1014 Номер датчика обратной связи 1 для электроавтоматики
N1015 Номер датчика обратной связи 2 для электроавтоматики
N1016 Номер датчика обратной связи 3 для электроавтоматики
www.modmash.nnov.ru [email protected]
74
Page 75
N1020 Номер датчика резьбонарезания. Без установки этого параметра невозможна от-
работка функций G33, G95
N1021 Знаменатель коэффициента приведения датчика резьбонарезания
N1022 Числитель коэффициента приведения датчика резьбонарезания
N1023 Аппаратный коэффициент умножения показаний датчика резьбонарезания для
PCL833 (1..3):1-*1 2-*2 3- *4
N1024 0/1 – не нужен/нужен программный контроль сбоя положения датчика резьбона-
резания
N1025 0/1 – не нужен/нужен контроль аппаратного сбоя положения датчика резьбона-
резания (для FASTWEL и ЛИР)
N1026 Тип датчика резьбонарезания, 0 – индуктивный, 1 – фотоимпульсный
N1027 Зона нуля фазы индуктивного датчика резьбонарезания (0..2000 дискрет)
N1030 Номер оси для поддержания постоянной скорости резания по функции G96. Для
токарных станков обычно это 1-я ось
N1035 Список М-функций с движением в электроавтоматике. Указываются М-функции,
при отработке которых организовано позиционирование (см. V102.D)
N1036 0/1 - S-функция без движения/с движением в электроавтоматике. Значение 1
устанавливается, если при отработке S-функции организовано позиционирование
(см. V102.D)
N1037 0/1 - T-функция без движения/с движением в электроавтоматике. Значение 1
устанавливается, если при отработке Т-функции организовано позиционирование
(см. V102.D)
N1038 0/1 – нет/есть выдача технологических команд в электроавтоматику при поиске
кадра. Установка значения 1 позволяет организовать выдачу технологических
команд в электроавтоматику при поиске. В программе электроавтоматики при по-
лучении этих команд проверяется наличие режима “Поиск кадра” (V38.6), и при
его наличии выдаются ответы без отработки команд. Таким образом, после нахо-
ждения кадра в электроавтоматике есть все данные о требуемом состоянии вспо-
могательных устройств станка. По пуску выхода в начало кадра можно организо-
вать предварительно установку требуемого инструмента в шпиндель, включение
шпинделя с заданной частотой вращения и т. д.
N1039 Символьное обозначение данных для индикации, записываемых по адресу V108.W
N1040 Символьное обозначение данных для индикации, записываемых по адресу V110.W
Общие станочные параметры
N2000 Нормальное изменение контурной подачи (мм/мин/сек), 1..50000
N2001 Аварийное изменение контурной подачи (мм/мин/сек), 1..50000
N2002 Контурная подача на конечных выключателях снижения подачи (мм/мин),
1..50000
N2003 Подача дотягивания при контурных перемещениях(мм/мин), 0.1..1000. Параметр
устанавливает значение подачи, до которой будет происходить торможение по
функциям G9, G61
N2004 Длительность ступени дотягивания при контурных перемещениях(сек), 0.001..5
N2005 0/1 – нет/есть векторная коррекция траектории при контурных движениях. Уста-
новка значения 1 позволяет задействовать осевые станочные параметры
N6021..N6024 (для 1-й оси, для остальных осей аналогичные)
N2006 0/1 - не нужена/нужена автоматическая настройка добротностей для синхронных
осей. Автоматическая настройка добротностей для синхронных осей заключается
в том, что при первом после включения устройства движении добротности по ве-
домым осям настраиваются таким образом, чтобы рассогласования по этим осям
были равны рассогласованию по ведущей оси
N2007 0/1 - не нужена/нужена автоматическая настройка добротностей для обычных
осей. Настройка выполняется аналогично синхронным осям и распространяется на
оси, входящие в одну группу. Номера групп задаются с помощью осевых базовых
станочных параметров N5026.
Общие технологические параметры
www.modmash.nnov.ru [email protected]
75
Page 76
N3000 Подача в конце кадра при G63, G64 (мм/мин), 0.1..1000
N3001 G-функция, действующая по умолчанию в группе G0-G3, 0..3
N3002 G-функция, действующая по умолчанию в группе G14-G15, 14..15
N3003 G-функция, действующая по умолчанию в группе G17-G19, 17..19
N3004 G-функция, действующая по умолчанию в группе G21-G22, 21..22
N3005 G-функция, действующая по умолчанию в группе G23-G24, 23..24
N3006 G-функция, действующая по умолчанию в группе G43-G49, 43,44,49
N3007 G-функция, действующая по умолчанию в группе G45-G46, 45..46
N3008 G-функция, действующая по умолчанию в группе G53-G59, 53..59
N3009 G-функция, действующая по умолчанию в группе G50-G63, 50,61..63
N3010 G-функция, действующая по умолчанию в группе G65-G66, 65..66
N3011 G-функция, действующая по умолчанию в группе G90-G91, 90..91
N3012 G-функция, действующая по умолчанию в группе G94-G95, 94..95
N3013 G-функция, действующая по умолчанию в группе G96-G97, 96..97
N3014 G-функция, действующая по умолчанию в группе G51-G52, 51..52
N3020 Максимальная разница радиусов в начале и в конце дуги (мм) при круговой ин-
терполяции, 0..1
N3021 Способ задания центра дуги огружности (I J K): 0 – всегда в приращениях, 1
– всегда в абсолютной системе, 2 –в зависимости от G90-G91
N3022 Тип G0, 0 – стандартная, 1 – с линейной интерполяцией
N3023 Список цикловых G-функций-подпрограмм, которые после вызова автоматически
повторяются в конце каждого кадра и отменяются с помощью функции G80
N3024 Список G-функций-подпрограмм, номера которых совпадают с номерами базовых G-
функций. Таким образом, можно создать подпрограммы, которые имеют, например,
номера G1, G2, G3 и т. д. При этом задание базовых G-функций выполняется со-
ответственно с помощью символов GG1, GG2, GG3 и т. д.
N3025 Граничная подача между рабочими и быстрыми ходами для изменения цвета про-
рисовки, 0..50000. Этот параметр используется также для определения подачи,
до которой движение считается контурным, и до которой формируется обменный
сигнал V37.7
N3026 Начальный вид графики: 0-изометрия, 1 – 1-я плоскость, 2 – 2-я плоскость,
3 – 3-я плоскость. Для токарных станков обычно устанавливается 1 – 1-я плос-
кость
N3027 Начальный угол поворота изометрии или плоскости просмотра: 0 – нет поворота,
1 – на 90 град, 2 – на 180 град, 3 – на 270 град. При этом поворот изометрии
и плоскостей задается соответствующими десятичными разрядами: для изометрии-
1-й десятичный разряд, для 1-й плоскости – 2-й десятичный разряд, для 2-й
плоскости – 3-й десятичный разряд, для 3-й плоскости – 4-й десятичный раз-
ряд. Таким образом, например, для поворота изометрии на 180 град нужно уста-
новить значение 2. Для токарных станков обычно устанавливается 30 – поворот
первой плоскости на 270 град.
N3028 Размеры таблицы инструментов (Количество инструментов в таблице), 0 – та-
блица не используется. Таблица обычно используется в токарных станках для
упрощения работы с коррекцией на размеры инструментов.
N3029 Номер М-функции - команды на выборку данных из таблицы инструментов для кор-
рекции на размеры инструмента, 0 – выборка по Т-функции. Установка номера М-
функции необходима в том случае, если смена инструмента происходит в два
этапа: на 1-м этапе происходит поиск инструмента в магазине по команде Т, и
коррекция на него является преждевременной; на 2-м этапе происходит установ-
ка инструмента в шпиндель по М-функции, и с этого момента необходима коррек-
ция на размеры нового инструмента.
N3030 0/1 – не действует/действует диаметральное задание на I J K. Значение 1 мо-
жет использоваться в токарных станках для упрощения программирования
N3031 Тип функции G92: 0 – задаются координаты инструмента в новой системе коорди-
нат, 1 – задается смещение координат относительно нулей станка, 2 – задается
смещение координат относительно текущей системы координат
N3032 0/1 – не нужно/нужно сообщение о коротких кадрах. Сообщение “Короткие кадры”
возникает при выполнении программ с короткими по времени отработки кадрами,
при которых следующий кадр не успевает подготовиться за время отработки те-
кущего, и может возникнуть кратковременная остановка движения осей. Появле-
www.modmash.nnov.ru [email protected]
76
Page 77
ние сообщения не вызывает останова отработки УП и является информационным. В
большинстве случаев в этот параметр устанавливается значение 0;
N3033 0/1 – аргументы тригонометрических функций (см. Макропрограммирование) вос-
принимаются, как радианы/градусы;
N3034 Точность обхода углов при действии функции G50 (мм), 0..10;
N3035 Способ вывода коррекции на радиус инструмента, 0..2 (см. Программирование
управляющих программ);
N3036 0/1 – не нужен/нужен контроль зареза детали, который может быть из-за радиу-
са инструмента больше допустимого;
N3037 Контроль максимальной допустимой подачи при контурных перемещениях: 0-нет
контроля,1-останов выполнения программы,2-автоматическое снижение подачи до
максимально допустимой;
N3100 Список М-функций, выполняемых до начала движения в кадре. Определяет М-функ-
ции, которые выполняются перед перемещениями осей, если эти функции заданы в
одном кадре с перемещениями
N3101 Список М-функций, выполняемых после окончания движения в кадре. Определяет
М-функции, которые выполняются после перемещений осей, если эти функции за-
даны в одном кадре с перемещениями
N3102 Список М-функций, выполняемых параллельно с движением в кадре. Определяет М-
функции, которые выполняются одновременно с перемещениями осей, если эти
функции заданы в одном кадре с перемещениями
N3103 Тип S–функции, 0 – выполняется до начала движения в кадре, 1 – выполняется
после окончания движения в кадре, 2 – выполняется параллельно с движением в
кадре. Определяет выдачу в э/а S-функции по отношению к перемещениям осей,
если S-функция задана в одном кадре с перемещениями
N3104 Тип Т–функции, 0 – выполняется до начала движения в кадре, 1 – выполняется
после окончания движения в кадре, 2 – выполняется параллельно с движением в
кадре. Определяет выдачу в э/а Т-функции по отношению к перемещениям осей,
если Т-функция задана в одном кадре с перемещениями
Общие наладочные параметры
N4000 Подача в режиме ускоренной отработки программы при действии функции G94
(мм/мин), 1..50000. Подрежим устанавливается в окне, вызываемом клавишей F5
с пульта УЧПУ
N4001 Минимальное значение корректора F (%) для индикации, 0..99
N4002 Максимальное значение корректора F (%) для индикации, 101..255
N4003 Минимальное значение корректора S (%) для индикации, 0..99
N4004 Максимальное значение корректора S (%) для индикации, 101..255
N4005 Фиксированная подача при коррекции подачи в режиме G0 с линейной интерполя-
цией (мм/мин), 1..50000. Подача устанавливается при записи по адресу V8.B
значения 255
N4006 Подача в режиме ускоренной отработки программы при действии функции G95
(мм/об), 0.01..500. Подрежим устанавливается в окне, вызываемом клавишей F5
с пульта УЧПУ
N4007 Виды подрежима ускоренной отработки программы: 0 – в конце каждого кадра
происходит торможение до нуля; 1 – торможения не происходит
N4008 Варианты индикации геометрических данных для синхронных осей: 0-индикация
только независимых и ведущих осей; 1 – индикация всех осей
Базовые станочные параметры оси
N5000 Название координаты, до 2-х латинских символов. Для 2-х-осевых станков для
корректного отображения названий осей третья ось (N5200) не должна иметь ни-
какого названия
N5001 Номер маховика оси,0 - привязка в электроавтоматике (см. V70.B-V74.B),
0..calcmah
www.modmash.nnov.ru [email protected]
77
Page 78
N5002 0-обычная координата,1-с автоматическим отжимом-зажимом (В этом случае кадр
программы не начинается не только в том случае, если по какой-либо из задан-
ных в кадре координат нет разрешения перемещения, но и в том случае, если
есть разрешение перемещения по координате, не заданной в кадре)
N5003 0/1-не нужна/нужна проверка программных конечных выключателей. Такая про-
верка, например, не нужна для бесконечных круговых осей, или для осей, для
которых не предусмотрен выход в ноль
N5004 0-индуктивный датчик обратной связи (ДОС), 1-фотоимпульсный датчик (ФИД), 2-
линейный ФИД с 1-й ноль-меткой, 3 – ФИД без ноль-метки. Тип датчика опреде-
ляет саособ поиска начала отсчета измерительной системы. Например, значение
2 позволяет организовать выход в ноль без сигналов точного нуля (V50.6-
V58.6). При этом по первому проходу через 0-метку происходит реверс и пере-
мещение до 0-метки в обратную сторону. Значение 3 позволяет обнулить показа-
ния измерительной системы при съезде с датчика точного нуля
N5005 Номер канала оцифровки координаты, 0 - у оси нет оцифровки, 0..calc
N5006 Номер канала ЦАП координаты, 0 - у оси нет ЦАП, 0..calc
N5007 0/1 - положительное/отрицательное направление выхода в ноль
N5008 0/1 - не требуется/требуется выход в ноль
N5009 0/1 - выход в ноль с реверсом/без реверса
N5010 Программное ограничение перемещения в + (мм, град), -100000..100000
N5011 Программное ограничение перемещения в - (мм, град), -100000..100000
N5012 Максимально возможная подача оси (мм/мин), 1..50000. На этой подаче проис-
ходит позиционирование оси по функции G0 при V8.B=100
N5013 Знаменатель коэффициента приведения показаний ДОС к реальному, 0..65535
N5014 Числитель коэффициента приведения показаний ДОС к реальному, -32767..32767
N5015 Смещение абсолютного нуля ДОС (мкм), -32767..32767
N5016 Аппаратный коэффициент умножения показаний оцифровки для PCL833 (1..3):1-
*1, 2-*2, 3- *4
N5017 0/1 – не выводить/выводить на индикацию изменение текущего положения в руч-
ном режиме для специальных осей, перемещение которых в ручном режиме не учи-
тывается УЧПУ (см. V51.4-V59.4)
N5018 Номер группы зависимых (связанных) осей для работы функции G45, 0 – ось
самостоятельная
N5019 0/1 – не нужен/нужен контроль аппаратного сбоя оцифровки (для FASTWEL и
ЛИР)
N5020 Координата оси вращения для G96 (мм). Это может быть координата оси враще-
ния поворотного стола станка, на котором может отрабатываться функция G96
(поддержание постоянной скорости резания)
N5021 0/1 – радиусная/диаметральная дискретность текущего положения. Значение 1
задается в том случае, если с учетом параметров N5013, N5014 показания ДОС
приводятся к дискретности 0.5 мкм, чтобы по данной оси была возможна отра-
ботка диаметров с дискретностью 1 мкм. Данный параметр обычно используется
для токарных станков
N5022 Номер оси в декартовой системе координат. Параметр служит для определения
плоскости (G17, G18, G19), в которой будут находиться, например, оси 2-х-о-
севых станков (чаще всего токарных). Нужно следить за тем, чтобы все оси
имели разные номера
N5023 Тип позиционирования для позиционной оси (N5024=1): 0 – вхождение в зону
контроля (параметр N6010), 1 – прохождение заданного расстояния. Значение 0
используется в том случае, если позиционная ось управляется регулируемым
приводом, 1 – если позиционная ось управляется приводом со ступенчатым регу-
лированием скорости
N5024 Тип управления положением оси: 0 - следящая, 1 - позиционная
N5025 Номер ведущей оси для синхронизации,0 – ось независимая
N5026 Номер группы основных осей с автоподбором добротностей, 0-ось самостоятель-
ная
N5027 Номер оцифровки второго датчика оси, 0 - у оси нет второго датчика. В каче-
стве второго датчика должен использоваться датчик, установленный непосред-
ственно на рабочем узле. При организации двойной измерительной системы обес-
печивается достаточная точность и приемлемые динамические характеристики
следящего привода
www.modmash.nnov.ru [email protected]
78
Page 79
N5028 Знаменатель коэффициента приведения положения к реальному для второго датчи-
ка
N5029 Числитель коэффициента приведения положения к реальному для второго датчика
N5030 0/1-не нужен/нужен контроль аппаратного сбоя оцифровки (для FASTWEL и ЛИР)
для второго датчика
N5100-N5130 – базовые станочные параметры оси 2
N5200-N5230 – базовые станочные параметры оси 3
N5300-N5330 – базовые станочные параметры оси 4
N5400-N5430 – базовые станочные параметры оси 5
Станочные параметры оси
N6000 Нормальное изменение подачи (мм/мин/сек), 1..50000. Параметр определяет ин-
тенсивность ускорения и замедления оси в нормальном режиме работы при ручных
перемещениях и по функции G0
N6001 Аварийное изменение подачи (мм/мин/сек), 1..50000. Параметр определяет ин-
тенсивность ускорения и замедления оси в аварийных ситуациях при ручных
перемещениях и по функции G0
N6002 Подача на конечных выключателях снижения подачи (мм/мин) (см. V50.2-
V50.3), 1..50000
N6003 Подача дотягивания (мм/мин) при позиционировании и в ручном режиме,
0.1..1000
N6004 Длительность ступени дотягивания (сек), 0.001..5
N6005 Подача в режиме выхода в ноль на конечных выключателях грубого ноля (см.
V50.7),(мм/мин), 1..10000
N6006 Подача в режиме выхода в ноль (мм/мин), 1..50000
N6007 Максимальное рассогласование (мм), 0.001..60. При превышении установленного
значения, а также при насыщении ЦАПа выдается сообщение “Сбой привода ..”
(см. V35.2)
N6008 Добротность, -200..200. Знак добротности определяет соотношение между знаком
рассогласования и знаком задания на привод. Для позиционной оси это коэффи-
циент пропорциональности между заданной и текущей подачей
N6009 Коэффициент скоростной компенсации, 0..200
N6010 Зона контроля (мм), 0.001..1. Зона контроля определяет рассогласование, при
котором заканчивается кадр при торможении до нуля и при позиционировании.
N6011 0/1-не нужна/нужна компенсация дрейфа привода
N6012 Способ формирования кода на ЦАП: 0 – округление с недостатком, 1 – арифмети-
ческое округление, 2 – округление с избытком, 3 – интегрирование остатка
N6013 Подача в режиме выхода в ноль на конечных выключателях точного ноля (см.
V50.6)(мм/мин), 1..10000
N6014 Подключение динамического контроля рассогласования: 0 – отключено (не дей-
ствуют параметры N6015, N6016), 1 – сбой привода при срабатывании динамиче-
ского контроля рассогласования, 2 – останов подачи при срабатывании динами-
ческого контроля рассогласования
N6015 Подача при макс. напряжении задания скорости для динамического контроля
рассогласования (мм/мин), 1..50000
N6016 Постоянная времени для динамического контроля рассогласования (сек), 0..10.
Параметр определяет, какое максимально допустимое время рассогласование по
оси может не соответствовать заданной подаче
N6017 Зона нечувствительности для управления приводом (мкм), 0..32000. При рассо-
гласовании, меньшем значения данного параметра и при неподвижном состоянии
оси на привод выдается нулевое задание
N6018 Допустимое время нахождения оси не в зоне контроля (сек), 0..100. Параметр
определяет максимально допустимое время, за которое ось должна войти в зону,
определяемую параметром N6010. В противном случае по истечении этого времени
выдается сообщение “Остаточное рассогласование по оси ..” и отработка УП
останавливается без возможности продолжения
N6019 Коэффициент компенсации по ускорению, 0..10000
www.modmash.nnov.ru [email protected]
79
Page 80
N6020 0/1 – не нужен/нужен программный контроль сбоя положения. Программный
контроль сбоя положения заключается в контроле допустимого изменения скоро-
сти по показаниям ДОС
N6021 Коэффициент пропорциональной составляющей векторной коррекции, -500..500.
Коэффициент действует при установленном значении параметра N2005 и устанав-
ливается примерно равным добротности (N6008)
N6022 Коэффициент интегральной составляющей векторной коррекции, -500..500. Коэф-
фициент действует при установленном значении параметра N2005
N6023 Коэффициент дифференциальной составляющей векторной коррекции, -500..500.
Коэффициент действует при установленном значении параметра N2005
N6024 Коэффициент фильтрации векторной коррекции, 0..1000. Коэффициент действует
при установленном значении параметра N2005 и позволяет сгладить возможные
колебания в скорости движения оси при векторной коррекции
N6025 Величина предустановленного смещения нуля ЦАП. Значение, задаваемое в дис-
кретах ЦАПа со знаком, всегда суммируется с расчетным значением кода на ЦАП
N6026 Величина отклонения оси от контура, при котором не требуется возврат оси на
контур, (мм, град)
N6027 Максимальная рассинхронизация для синхронных осей, (мм, град)
N6028 Максимальная относительная неравномерность скорости, при которой происходит
автоматическая коррекция добротности, (0..1)
N6030 Расстояние для перехода на 1-ю ступень торможения при позиционировании для
позиционной оси (N5024=1), (мм, град)
N6031 Подача 1-й ступени для торможения при позиционировании для позиционной оси
(мм/мин, град/мин)
N6032 Расстояние для перехода на 2-ю ступень торможения при позиционировании для
позиционной оси (N5024=1), (мм, град)
N6033 Подача 2-й ступени для торможения при позиционировании для позиционной оси
(мм/мин, град/мин)
N6034 Расстояние для перехода на 3-ю ступень торможения при позиционировании для
позиционной оси (N5024=1), (мм, град)
N6035 Подача 3-й ступени для торможения при позиционировании для позиционной оси
(мм/мин, град/мин)
N6036 Расстояние для перехода на 4-ю ступень торможения при позиционировании для
позиционной оси (N5024=1), (мм, град)
N6037 Подача 4-й ступени для торможения при позиционировании для позиционной оси
(мм/мин, град/мин)
N6038 Расстояние для перехода на 5-ю ступень торможения при позиционировании для
позиционной оси (N5024=1), (мм, град)
N6039 Подача 5-й ступени для торможения при позиционировании для позиционной оси
(мм/мин, град/мин)
N6040 Расстояние для перехода на 6-ю ступень торможения при позиционировании для
позиционной оси (N5024=1), (мм, град)
N6041 Подача 6-й ступени для торможения при позиционировании для позиционной оси
(мм/мин, град/мин)
N6042 Расстояние для перехода на 7-ю ступень торможения при позиционировании для
позиционной оси (N5024=1), (мм, град)
N6043 Подача 7-й ступени для торможения при позиционировании для позиционной оси
(мм/мин, град/мин)
N6044 Расстояние для перехода на 8-ю ступень торможения при позиционировании для
позиционной оси (N5024=1), (мм, град)
N6045 Подача 8-й ступени для торможения при позиционировании для позиционной оси
(мм/мин, град/мин)
N6046 Расстояние для перехода на 9-ю ступень торможения при позиционировании для
позиционной оси (N5024=1), (мм, град)
N6047 Подача 9-й ступени для торможения при позиционировании для позиционной оси
(мм/мин, град/мин)
N6048 Расстояние для перехода на 10-ю ступень торможения при позиционировании для
позиционной оси (N5024=1), (мм, град)
N6049 Подача 10-й ступени для торможения при позиционировании для позиционной оси
(мм/мин, град/мин)
www.modmash.nnov.ru [email protected]
80
Page 81
N6055 Максимально допустимое изменение частоты управления шаговым приводом, при
котором привод отрабатывает импульсы задания без пропусков, (Гц/сек)
N6056 Время работы фильтра кода на ЦАП для плавного устранения перекоса рассогла-
сования при включении синхронных осей, сек
N6057 Изменение кода на ЦАП при работе фильтра (N6056), дискреты ЦАПа
N6058 Максимально допустимый перекос синхронных осей при выходе в ноль (мм, град)
N6065 0/1 - не нужен/нужен программный контроль сбоя положения для второго датчика
N6066 Зона нечувствительности отклонения показаний второго датчика от показаний
первого, при которой управление осью организуется от первого датчика положе-
ния оси, (мкм)
N6100-N6166 – станочные параметры оси 2
N6200-N6266 – станочные параметры оси 3
N6300-N6366 – станочные параметры оси 4
N6400-N6466 – станочные параметры оси 5
Наладочные параметры оси
N7000 Фиксированная подача при коррекции подачи в режиме G0 (мм/мин), 1..50000.
Параметр действует при перемещении по стандартной функции G0 и при V8.B=255
N7001 Фиксированная точка координаты, вызываемая по G30 (мм, град),
-100000..+100000
N7002 Фиксированная точка координаты, вызываемая по G31 (мм, град),
-100000..+100000
N7003 Смещение нуля координаты относительно нуля по конечным выключателям (мм,
град), - 100000..+100000. От этой точки отсчитываются значения, вводимые по
функциям G54-G59. На точки, вызываемые по функциям G28, G30, G31 это смеще-
ние не влияет
N7004 Смещение для подхода к точке с одной стороны по G60 (мм, град),
-100000..+100000
N7005 Зона нечувствительности для компенсации люфта, мкм, 0..32767. Параметр ис-
пользуется при компенсации больших значений люфтов для устранения эффекта
автоколебаний.
N7006 0/1 – радиусное/диаметральное задание и индикация перемещений. Параметр
определяет, в каких единицах задаются размеры в УП, и отображается геометри-
ческая информация по оси
N7007 Подача в режиме ускоренной отработки программы при G94 (мм/мин) для позици-
онных осей
N7008 Подача в режиме ускоренной отработки программы при G95 (мм/об) для позицион-
ных осей
N7009 Амплитуда импульса компенсации "сухого трения" при реверсе, дискреты ЦАПа
N7010 Длительность импульса компенсации "сухого трения" при реверсе, мсек
N7011 Длительность фронта импульса компенсации "сухого трения" при реверсе, мсек
N7100-N7111 – наладочные параметры оси 2
N7200-N7211 – наладочные параметры оси 3
N7300-N7311 – наладочные параметры оси 4
N7400-N7411 – наладочные параметры оси 5
Группа действительных параметров пользователя
N8001-N8016 Возможен ввод дробных значений. Доступ к параметрам возможен из языка
макропрограммирования. Назначение параметров зависит от конкретного станка и
обычно отражается в документации на станок
Группа целочисленных параметров пользователя
N8501-N8532 Возможен ввод только целых значений. Доступ к параметрам возможен из
языка макропрограммирования и из программы электроавтоматики через системные
www.modmash.nnov.ru [email protected]
81
Page 82
параметры пользователя (P). Назначение параметров зависит от конкретного
станка и обычно отражается в документации на станок
Базовые станочные параметры маховика 1
N9000 Номер канала оцифровки маховика, 1..18. Значения 17 или 18 устанавливаются
в том случае, если маховик подключается через СОМ-порт (станочный пульт вер-
сии 2 или 3). При этом значение 17 соответствует станочному пульту, описан-
ному с помощью параметров N113-N119, значение 18 - станочному пульту, опи-
санному с помощью параметров N123-N129
N9001 Знаменатель коэффициента приведения показаний маховика, 0..65535
N9002 Числитель коэффициента приведения показаний маховика, -32767..32767
N9003 Аппаратный коэффициент умножения показаний оцифровки маховика (1..3): 1
-*1, 2- *2, 3- *4
N9004 0/1 – не нужен/нужен программный контроль сбоя положения маховика
N9005 0/1 – не нужен/нужен контроль аппаратного сбоя положения маховика (для
FASTWEL и ЛИР)
Базовые станочные параметры маховика 2
N9100 Номер канала оцифровки маховика, 1..18. Значения 17 или 18 устанавливаются
в том случае, если маховик подключается через СОМ-порт (станочный пульт вер-
сии 2 или 3). При этом значение 17 соответствует станочному пульту, описан-
ному с помощью параметров N113-N119, значение 18 - станочному пульту, опи-
санному с помощью параметров N123-N129
N9101 Знаменатель коэффициента приведения показаний маховика, 0..65535
N9102 Числитель коэффициента приведения показаний маховика, -32767..32767
N9103 Аппаратный коэффициент умножения показаний оцифровки маховика (1..3): 1
-*1, 2- *2, 3- *4
N9104 0/1 – не нужен/нужен программный контроль сбоя положения маховика
N9105 0/1 – не нужен/нужен контроль аппаратного сбоя положения маховика (для
FASTWEL и ЛИР)
Базовые станочные параметры маховика 3
N9200 Номер канала оцифровки маховика, 1..18. Значения 17 или 18 устанавливаются
в том случае, если маховик подключается через СОМ-порт (станочный пульт вер-
сии 2 или 3). При этом значение 17 соответствует станочному пульту, описан-
ному с помощью параметров N113-N119, значение 18 - станочному пульту, опи-
санному с помощью параметров N123-N129
N9201 Знаменатель коэффициента приведения показаний маховика, 0..65535
N9202 Числитель коэффициента приведения показаний маховика, -32767..32767
N9203 Аппаратный коэффициент умножения показаний оцифровки маховика (1..3): 1
-*1, 2- *2, 3- *4
N9204 0/1 – не нужен/нужен программный контроль сбоя положения маховика
N9205 0/1 – не нужен/нужен контроль аппаратного сбоя положения маховика (для
FASTWEL и ЛИР)
Параметры функциональных блоков
N10000 Тахометр 1: номер канала оцифровки, 0 - нет тахометра
N10001 Тахометр 1: количество дискрет на оборот датчика
N10002 Тахометр 1: дискретность измерения: 0 - об/мин, 1 - 0.1 об/мин
N10005 Тахометр 2: номер канала оцифровки , 0 - нет тахометра
N10006 Тахометр 2: количество дискрет на оборот датчика
N10007 Тахометр 2: дискретность измерения: 0 - об/мин, 1 - 0.1 об/мин
www.modmash.nnov.ru [email protected]
82
Page 83
N10010 Шпиндель 1: номер канала ЦАП
N10011 Шпиндель 1: Максимальная скорость вращения на 1-м диап., об/мин
N10012 Шпиндель 1: Максимальная скорость вращения на 2-м диап., об/мин
N10013 Шпиндель 1: Максимальная скорость вращения на 3-м диап., об/мин
N10014 Шпиндель 1: Максимальная скорость вращения на 4-м диап., об/мин
N10015 Шпиндель 1: Максимальная скорость вращения на 5-м диап., об/мин
N10016 Шпиндель 1: Максимальная скорость вращения на 6-м диап., об/мин
N10017 Шпиндель 1: Максимальная скорость вращения на 7-м диап., об/мин
N10018 Шпиндель 1: Максимальная скорость вращения на 8-м диап., об/мин
N10019 Шпиндель 1: время разгона двигателя до максимальной скорости вращения,
(сек), 0 - ступенчатый разгон-торможение
N10020 Шпиндель 1: зона ориентации, дискр.
N10021 Шпиндель 1: добротность при ориентации на 1-м диапазоне
N10022 Шпиндель 1: добротность при ориентации на 2-м диапазоне
N10023 Шпиндель 1: добротность при ориентации на 3-м диапазоне
N10024 Шпиндель 1: добротность при ориентации на 4-м диапазоне
N10025 Шпиндель 1: добротность при ориентации на 5-м диапазоне
N10026 Шпиндель 1: добротность при ориентации на 6-м диапазоне
N10027 Шпиндель 1: добротность при ориентации на 7-м диапазоне
N10028 Шпиндель 1: добротность при ориентации на 8-м диапазоне
N10029 Шпиндель 1: номер оцифровки датчика для ориентации
N10030 Шпиндель 1: смещение точки ориентации, дискр.
N10031 Шпиндель 1: номер тахометра (0..2) для автоматической настройки скорости
вращения шпинделя. При этом должны быть настроены соответствующие параметры
тахометра, измеряющего скорость вращения шпинделя. 0 – нет автоматической
настройки
N10040-N10061 – параметры шпинделя 2
N10070 Cчетчик позиций 1: номер оцифровки датчика
N10071 Cчетчик позиций 1: расстояние между позициями счетчика, дискреты. Отрица-
тельное значение – реверс счетчика
N10072 Cчетчик позиций 1: емкость
N10073 Cчетчик позиций 1: смещение позиций, дискр.
N10074 Cчетчик позиций 1: зона позиций, дискр.
N10075 Счетчик позиций 1: относительный номер ЦАП управления движением счетчика
N10076 Cчетчик позиций 1: добротность для позиционирования
N10080 – N10086 – Параметры счетчика позиций 2
Управление движением счетчика позиций.
Управление движением счетчика позиций выполняется в том случае, если установлен
параметр N10075 (N10085). Этот параметр может меняться в диапазоне 0..3 и определяет, через какой адрес обменных сигналов будет задаваться скорость движения счетчика. При этом устанавливается следующее соответствие:
1 – V76.W;
2 – V78.W;
3 – V80.W.
Для этих адресов номера каналов ЦАП задаются или в общих базовых станочных параметрах N1011 – N1013, или динамически в обменных сигналах V112.B-V114.B.
Скорость движения счетчика позиций в адресах V76.W-V80.W задается в долях от максимального кода на ЦАП:
1 – максимальный код,
2 – ½ максимального кода,
3 – 1/3 максимального кода и т.д.
При установке сигнала перехода на позиционирование V137.6 (V139.6) позиционирование будет происходить на последнюю пройденную позицию счетчика.
www.modmash.nnov.ru [email protected]
83
Page 84
Принцип привязки физических дискретных входов-выходов к
адресам программы электроавтоматики
Для обеспечения максимальной гибкости и удобства в эксплуатации в системе
ЧПУ FMS-3000 используется параметрический способ адресации плат дискретных входов
и выходов. Для этого предназначены системные параметры N200-N249(входы) и N300N349(выходы).
Любая плата входов-выходов имеет свой физический базовый адрес и определенное количество портов (байтов). Для правильной установки параметров необходимо
знать базовый адрес платы, количество портов ввода-вывода платы, тип логики и адреса электроавтоматики, которые назначены для платы.
Рассмотрим пример для 3-х плат дискретных входов, входов-выходов и выходов.
1. Базовый адрес платы(1) входов 300h.
Количество входов – 32.
Количество портов – 4.
Тип логики – прямая.
Адреса электроавтоматики I10-I13.
2. Базовый адрес платы(2) входов-выходов 304h.
Количество входов – 16.
Количество выходов – 16.
Количество портов – 2.
Тип логики входов – инверсная.
Адреса электроавтоматики I14-I15 и U5-U6.
3. Базовый адрес платы(3) выходов 30Ah.
Количество выходов – 32.
Количество портов – 4.
Тип логики – прямая.
Адреса электроавтоматики U1-U4.
Значения системных параметров
(1 плата)
N200=10 Начальный номер байта 1-й группы входов(I10)
N201=4 Количество байт в 1-й группе входов (4 порта)
N202=$300 Базовый адрес 1-й группы входов (hex)
N203=0 Расположение плат 1-й группы входов (0 – резидентная, 1 - удаленная)
Плата расположена непосредственно в ЧПУ.
N204=0 Тип логики 1-й группы входов(прямая логика)
(2 плата)
N205=14 Начальный номер байта 2-й группы входов(I14)
N206=2 Количество байт в 2-й группе входов (2 порта)
N207=$304 Базовый адрес 2-й группы входов (hex)
N208=0 Расположение плат 2-й группы входов (0 – резидентная, 1 - удаленная)
Плата расположена непосредственно в ЧПУ.
N209=1 Тип логики 2-й группы входов(инверсная логика)
(3 плата)
N300=1 Начальный номер байта 1-й группы выходов(U1)
N301=4 Количество байт в 1-й группе выходов(4 порта)
N302=$30A Базовый адрес 1-й группы выходов (hex)
N303=0 Расположение плат 1-й группы выходов (0 – резидентная, 1 - удаленная)
Плата расположена непосредственно в ЧПУ.
N304=0 Тип логики 1-й группы выходов(прямая логика)
(2 плата)
N305=5 Начальный номер байта 2-й группы выходов(U5)
N306=2 Количество байт в 2-й группе выходов(2 порта)
N307=$304 Базовый адрес 2-й группы выходов (hex)
N308=0 Расположение плат 2-й группы выходов (0 – резидентная, 1 - удаленная)
Плата расположена непосредственно в ЧПУ.
www.modmash.nnov.ru [email protected]
84
Page 85
Page 86
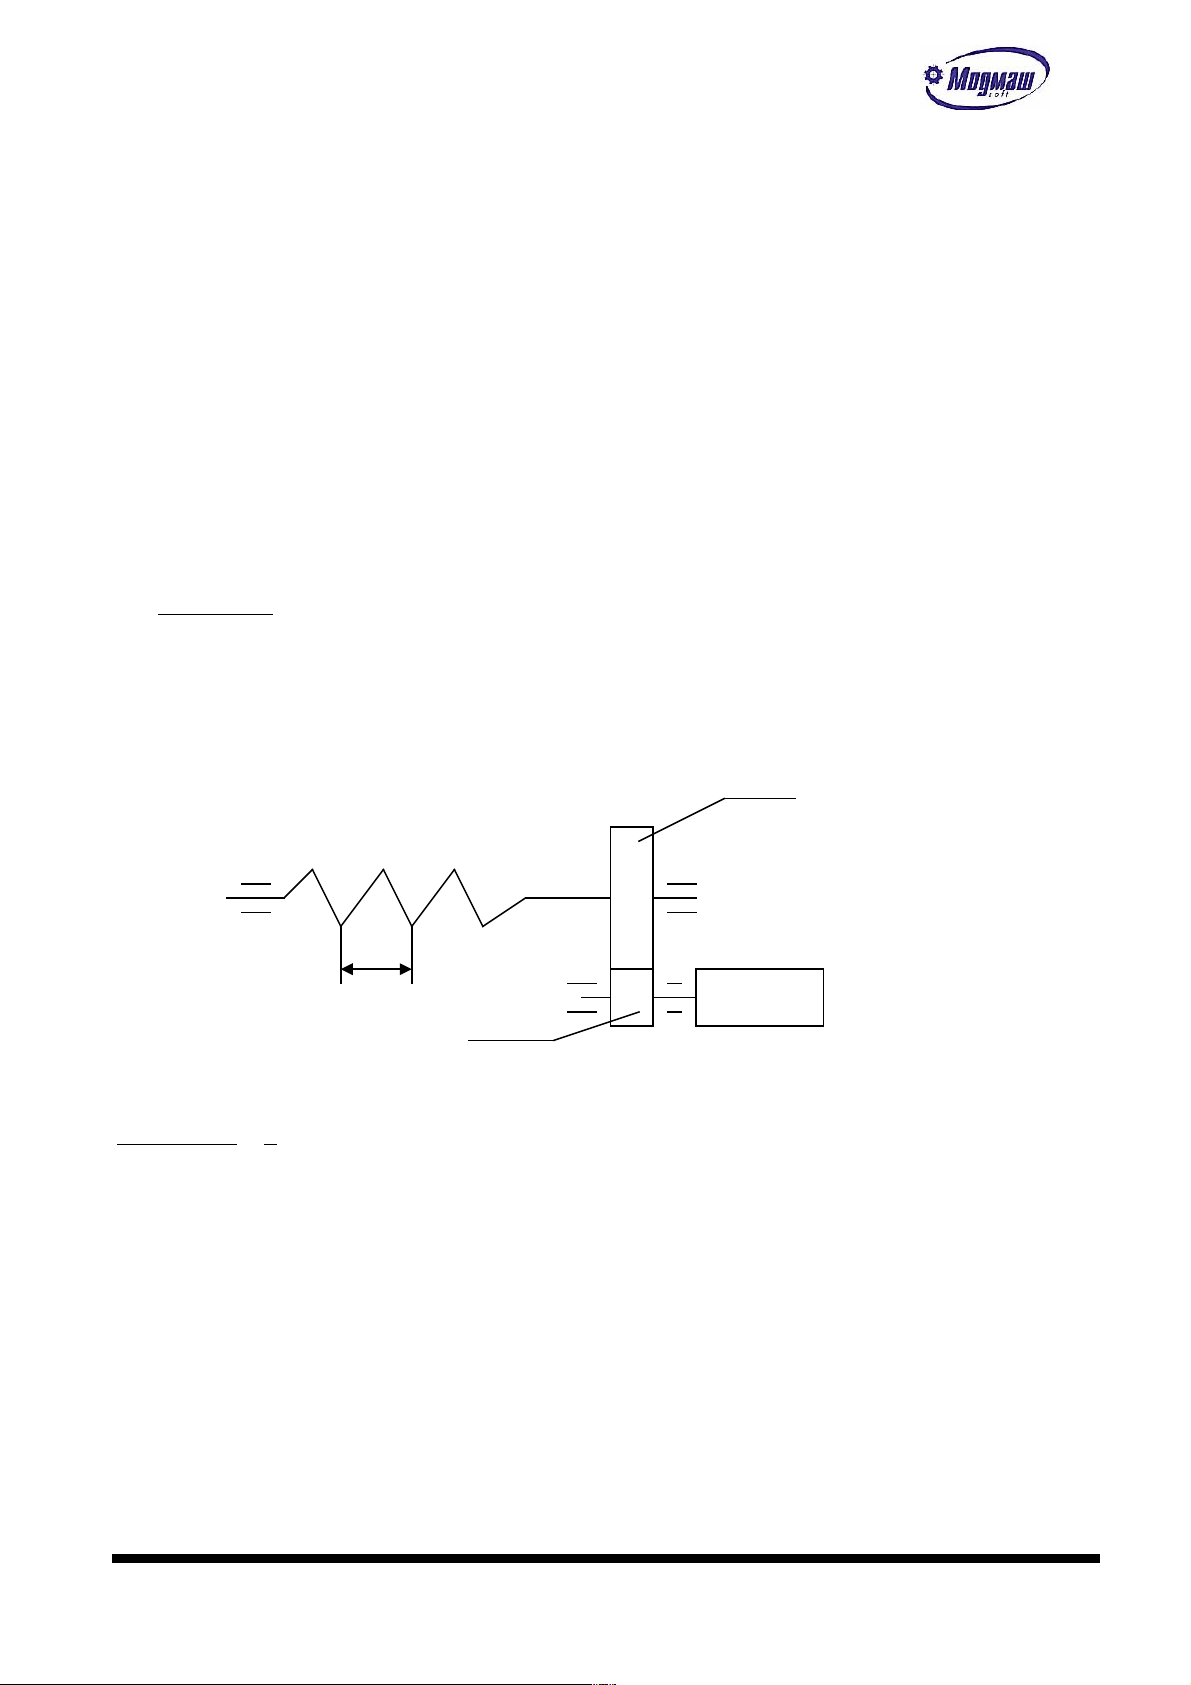
Перечень параметров, необходимых для организации управле-
ния приводами подач
Для организации управления приводами подач наиболее важное значение имеют следующие параметры (приведены параметры только одной оси, для других – номера со смещением):
5013, 5014 – знаменатель и числитель натуральной дроби, представляющей собой коэффициент приведения показаний датчика положения к действительным. Для круговых датчиков положения значение коэффициента зависит от количества импульсов на оборот и
от передаточного числа механической передачи от датчика до рабочего органа. Для
линейных датчиков числитель и знаменатель зависят от шага нанесения рисок и обычно
равны 1. При всем этом нужно учитывать, что устройство ЧПУ выполняет аппаратное
умножение на 4. При необходимости изменить знак направления отсчета нужно изменить
знак параметра 5014 на противоположный или поменять местами пары проводов сигналов
SIN и COS на TBI-24. С этих параметров необходимо начинать все настройки приводов
подач.
В случае использования передачи типа “винт-гайка” и редуктора коэффициент
приведения показаний датчика положения A рассчитывается следующим образом:
ред
KN
S
A
*4*
;
где S – шаг винта в мкм;
N – количество импульсов на оборот датчика;
ред
K
- коэффициент редукции от винта к датчику.
Например, для кинематической схемы оси Z=50
10мм
ДОС 2000 имп/об
Z=25
Параметры будут вычисляться следующим образом:
8
5
50*4*2000
25*10000
Таким образом, N5013=8, N5014=5
6000 – параметр характеризует интенсивность разгона и торможения оси во всех режимах движения, при которых ось перемещается независимо от других осей (ручной режим, выход в ноль, позиционирование). При этом нужно иметь в виду, что разгон и
торможение происходят по линейному закону. Например, чтобы координата разгонялась
до подачи 6000 мм/мин за 0.5 сек, параметр 6000 должен быть равен:
N6000=6000/0.5=12000 мм/мин/сек.
До меньших или больших подач ось будет разгоняться соответственно быстрее или длительнее. Все это относится и к торможению оси.
6001 – смысл параметра аналогичен 6000, но действует при аварийных торможениях
(например, при наезде на ограничительные аппаратные конечные выключатели).
www.modmash.nnov.ru [email protected]
86
Page 87
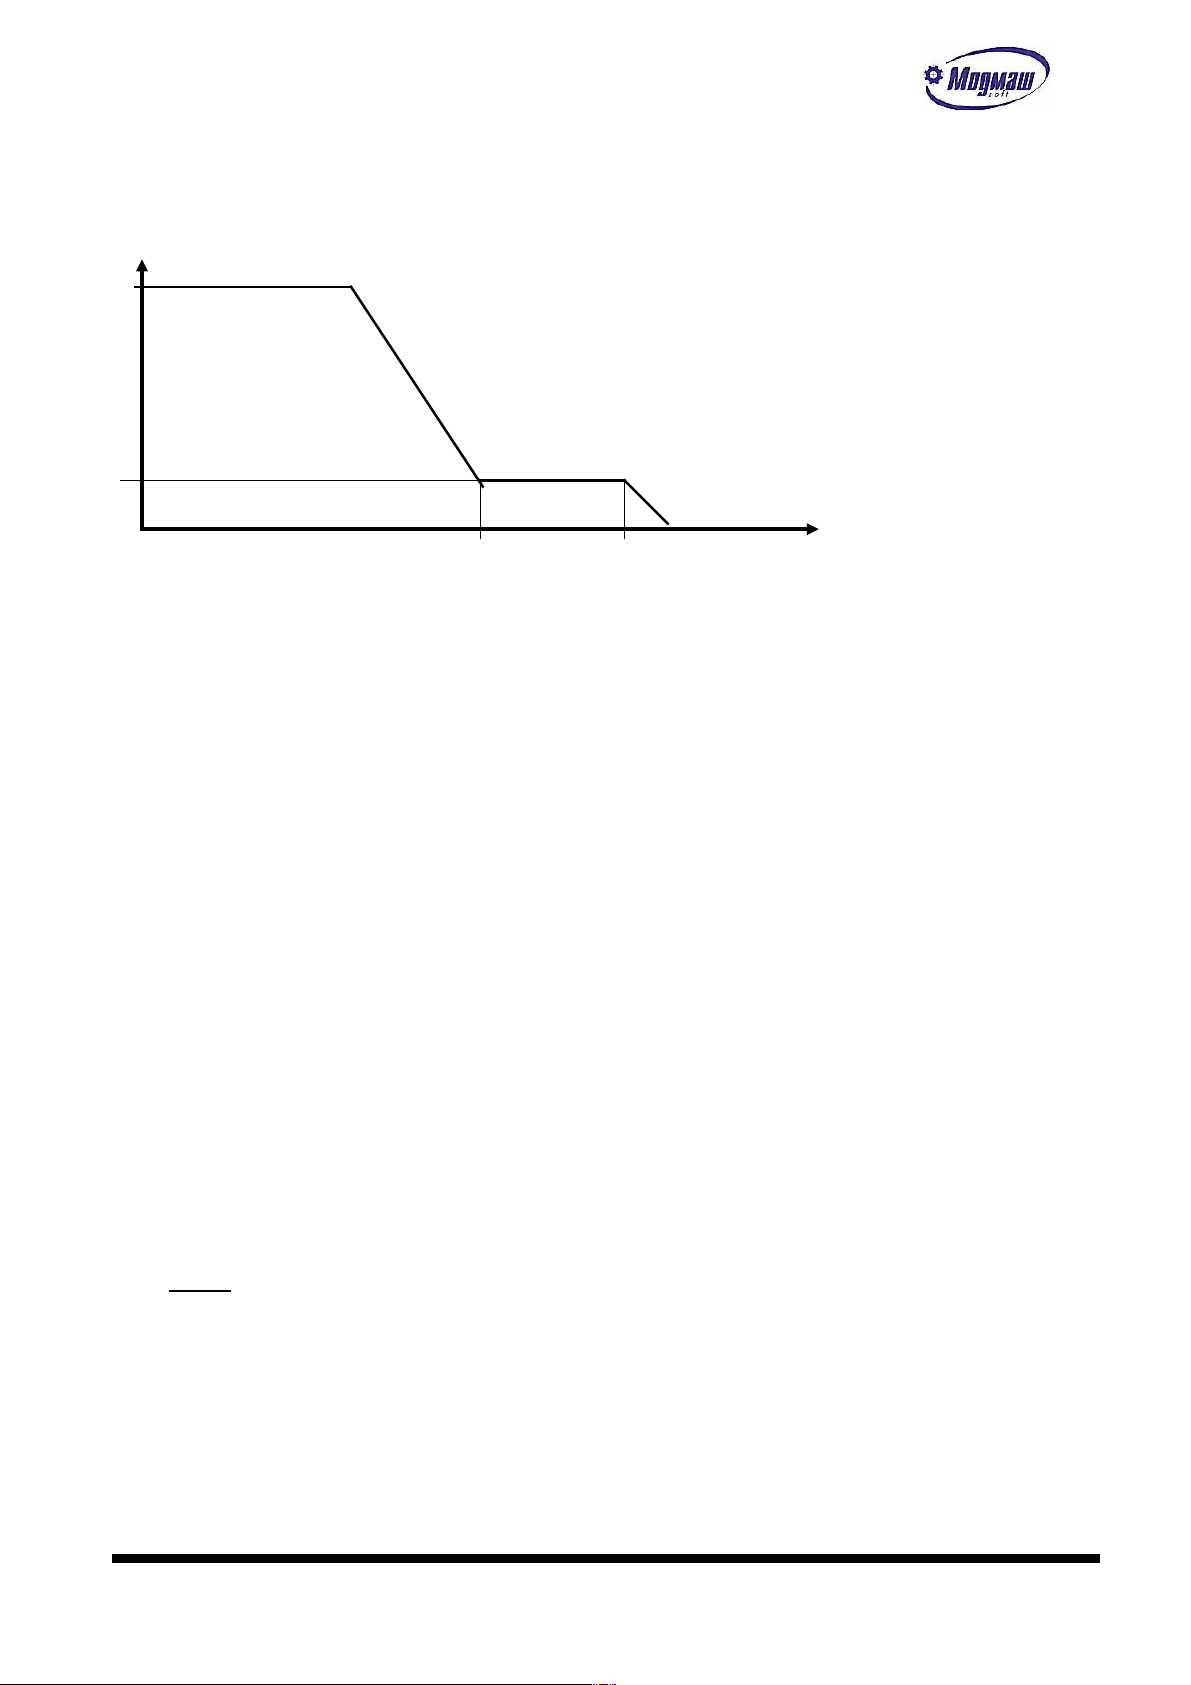
При согласованных движениях по контуру действует один параметр на все оси, участвующие в движении – параметр 2000 (2001).
6003, 6004 – параметры, формирующие закон торможения в ручном режиме и при позиционировании. Смысл параметров показан на следующем рисунке:
F
N6003
t
N6004
6008 – добротность (К), коэффициент пропорциональной составляющей регулятора положения. Значение коэффициента рассчитывается исходя из следующих положений:
Макс. код на ЦАП = Макс. рассогласование * К;
откуда К=Макс. код на ЦАП / Макс. рассогласование.
Макс. код на ЦАП определяется разрядностью ЦАПов и для ЦАП A626 равен 2048, для
ISO-DA8-8192.
Макс. рассогласование определяется исходя из максимальной подачи оси при задании
по скорости 10В. Исходя из критериев минимизации времени переходных процессов в
контуре регулирования положения и апериодического их характера для аналоговых приводов подач существует следующее рекомендуемое соотношение между подачей и рассогласованием: на подаче 1000 мм/мин рассогласование должно быть равно или чуть
меньше 1000мкм, 2000 мм/мин – 2000мкм и т. д. Поэтому если, например, ось имеет
максимальную подачу 7000 мм/мин, то максимальное рассогласование равно 7000 мкм.
Окончательная установка добротности проводится путем пробных перемещений на заданной подаче в ручном режиме. Полученное рассогласование делится на желаемое, и добротность умножается на полученный коэффициент.
Кроме того, знак добротности определяет полярность задания на привод подачи.
6007 – максимальное рассогласование, при котором вырабатывается состояние устройства ЧПУ “Сбой привода”. При этом происходит сброс готовности УЧПУ (V35.2).
Восстановление сигнала происходит сигналом V32.4. Состояние “Сбой привода” выявляется также и при обнаружении переполнения разрядности ЦАПа.
6009 – коэффициент скоростной компенсации, позволяет уменьшить рассогласование без
увеличения добротности (и соответственно без потери устойчивости привода подачи).
Коэффициент рассчитывается по формуле:
бх
ск
F
A
k
*
*60
;
где A-максимальный код на ЦАП;
бх
F
- подача при максимальном коде на ЦАП (мм/мин);
- тик таймера (мсек).
Значение устанавливаемого коэффициента не должно превышать рассчитанного по вышеприведенной формуле. Уменьшение рассогласования до очень малых величин может привести к перерегулированию.
6011 - установка параметра в 1 позволяет автоматически компенсировать дрейф
(смещение контура регулирования положения). Ручная компенсация дрейфа возможна,
www.modmash.nnov.ru [email protected]
87
Page 88
как обычно, или путем регулирования смещения в приводе, или путем регулирования
смещения нулей ЦАП (для A626).
6012 – параметр позволяет установить один из нескольких алгоритмов окончательного
формирования кода на ЦАП. Практика показала, что наиболее эффективным является
округление с избытком (2).
6014 – параметр, позволяющий организовать не только контроль максимального рассогласования по координате, но и контроль соответствия текущего рассогласования и
текущей подачи. При установке значения 2 координата не блокируется, а приостанавливается и ожидает снижения рассогласования до нужной величины.
6015 – задание необходимо при установке ненулевого значения параметра 6014. Устанавливается величина подачи при 10В задания на привод. Нужно устанавливать немного
завышенную подачу для исключения ложных срабатываний при неравномерных перемещениях координаты.
6016 – время, необходимое для фильтрации отклонения рассогласования от требуемого
при неравномерном движении координаты. При времени отклонения, меньшем установленного параметром, это отклонение игнорируется.
6017 – параметр необходимо использовать в том случае, если внутри контура регулирования положения (например, на станках с линейными датчиками положения) имеется
существенный механический люфт, который может привести к автоколебаниям оси. При
установке ненулевого значения параметра на привод выдается нулевое задание, пока
ось находится в заданной зоне.
6018 – при превышении времени нахождения координаты не в зоне контроля (параметр
6010) величины, установленной в этом параметре, происходит останов программы с вы-
дачей соответствующего сообщения. Этот контроль происходит также при пуске и останове программы.
www.modmash.nnov.ru [email protected]
88
Page 89
Принципы установки номеров каналов ЦАП и оцифровок
Значительное количество параметров предназначено для установки номеров каналов ЦАП
и оцифровок. При этом нужно соблюдать следующие правила.
При установке номеров каналов ЦАП независимо от типа используемых блоков ЦАП
все каналы, относящиеся к первому блоку (системные параметры N10-N12) должны иметь
номера от 1 до 8, все каналы, относящиеся ко второму блоку – номера от 9 до 16.
Тип блоков определяет только предельное количество каналов ЦАП на каждом блоке.
При установке номеров каналов оцифровок возможны следующие варианты:
- при использовании блока UNIO с возможностью подключения до пяти ДОС в па-
раметр N70 устанавливается базовый адрес блока, в N73 – 2, в N74 – 12.
Все каналы имеют номера от 1 до 5;
- при использовании блока UNIO с возможностью подключения до восьми ДОС в
параметр N70 устанавливается базовый адрес блока, в N73 – 2, в N74 – 16,
в N80 – базовый адрес+$400, в N83 – 2, в N84 – 16. Каналы, подключенные к
первому блоку гальванических развязок TBI, должны иметь номера от 1 до 4,
ко второму блоку TBI – от 9 до 12;
- при использовании блоков ЛИР на каждый блок независимо от его типа прихо-
дится 3 канала. Если используются несколько блоков ЛИР, возможны различные комбинации параметров.
При использовании двух блоков в параметр N70 устанавливается базовый ад-
рес первого блока, в N73 – 4, в N80 – базовый адрес второго блока, в N83
– 4. Тогда ДОС, подключенные к первому блоку, будут иметь номера от 1 до
3, ко второму блоку – от 9 до 11.
Если блоки будут иметь базовые адреса, разница между которыми равна
10(Hex), нужно установить только параметр N70 – базовый адрес блока с
меньшим базовым адресом, и N73 – 4. Тогда ДОС, подключенные к первому
блоку, будут иметь номера от 1 до 3, ко второму блоку – от 4 до 6. При
этом параметры N80-N84 остаются свободными, и есть возможность установить
дополнительные блоки оцифровки;
- при установке номеров каналов для электронных штурвалов (маховиков) при
подключении их к штатным блокам оцифровок ДОС действуют описанные выше
правила. Если электронный штурвал входит в состав станочного пульта версии 2, в параметры N9000-N9200 нужно устанавливать значение 17.
www.modmash.nnov.ru [email protected]
89
Page 90
3. Руководство по сопряжению устройства FMS 3000 со станками.
Данное руководство предназначено для обучения сопряжению устройств FMS 3000
со станками. Предлагаемые ниже порядок работы и стиль программирования не претендуют на совершенство, но могут служить примером для подражания при недостатке времени на создание собственного стиля.
Для работы необходимо:
1. Принципиальные схемы электрооборудования станка.
2. Паспортные данные станка.
3. Алгоритм работы узлов станка.
4. Исправный станок с проверенным по возможности электрооборудованием.
5. Подключенное к станку устройство FMS 3000 с правильно установленными системными
параметрами.
Работа по сопряжению сводится к написанию и отладке программы электроавтоматики
и состоит из следующих этапов:
1. Создание нового файла электроавтоматики.
2. Обеспечение работы смазки.
3. Обеспечение движений координат.
4. Обеспечение пуска и стопа программы
5. Обеспечение исполнения команд с пульта станка.
6. Обеспечение исполнения функций M, S и T.
www.modmash.nnov.ru [email protected]
90
Page 91
3.1. Создание нового файла электроавтоматики
Пример программы:
TITLE
, начальные значения и псевдонимы
<ГОТОВНОСТЬ_ЧПУ>=U1.1:
<WDT1>=U1.2:
<WDT2>=U1.3:
<выкл>=I6.7:
LOFREQ
, низкочастотная секция
HIFREQ
, высокочастотная секция
ГОТОВНОСТЬ_ЧПУ=V35.2:
WDT1=-WDT1:WDT2=-WDT1:
,ПЕРЕКЛЮЧЕНИЕ РУЧНОГО И ПРОГРАММНОГО РЕЖИМОВ
V32.3=V36.2:V31.1=-V32.3:
,ВЫКЛЮЧЕНИЕ УЧПУ КНОПКОЙ, ЕСЛИ ПРОГРАММА НЕ ОТРАБАТЫВАЕТСЯ
V33.8=(-выкл)*(-V35.1):
END
В разделе TITLE данная программа присваивает имена трем выходам (готовность
УЧПУ и два выхода для сторожевого таймера) и входу размыкающейся кнопки выключения
УЧПУ.
В разделе HIFREQ происходит выдача на выход сигнала «Готовность УЧПУ» из обменной ячейки, выдача переменных сигналов для аппаратного сторожевого таймера, организовано переключение ручного и автоматического режимов и подача сигнала для завершения программного обеспечения, если нажата кнопка и программа не отрабатывается. Заметим, что формула для выключения УЧПУ рассчитана для работы с нормально замкнутым сигналом «выкл» и при запуске имитатора (где все входные сигналы при
старте равны нулю) будет вызывать прекращение работы.
www.modmash.nnov.ru [email protected]
91
Page 92
3.2.Обеспечение работы смазки.
В процессе отладки электроавтоматики все блокировки станка, осуществляемые
УЧПУ, бывают сняты, поэтому все действия по оживлению станка следует осуществлять
очень внимательно и осторожно. Чтобы избежать повреждения направляющих координат
станок необходимо в первую очередь обеспечить станок правильной смазкой до включения движения узлов. Например, к входам УЧПУ подключены кнопка принудительного
включения смазки и контроль движения штока питателя смазки, а выход УЧПУ управляет
включением электромагнита золотника смазки. Золотник смазки должен включаться при
включении УЧПУ, после нажатия кнопки принудительной смазки и периодически после
каждого включения. Шток питателя должен сделать указанное в параметре количество
возвратно-поступательных движений, но не меньше 3, после чего золотник смазки
необходимо выключить. Если шток будет неподвижен или сделает недостаточное количество движений за отведенное время, следует выключить золотник, выдать сообщение о
неисправности смазки и, если программа отрабатывается, остановиться в конце кадра.
Для начала присвоим псевдонимы используемым сигналам и опишем сообщение об
ошибке:
TITLE
…
<готовность_станка>=I1.1:
<контроль_смазки>=I3.6:
<к_смазка>=I6.2:
…
<смазка>=U3.2:
…
S1=Нет контроля работы смазки I3.6:
…
Алгоритм работы смазки не требует быстрой реакции на сигналы (требование
держать кнопку принудительной смазки дольше 0.1 сек приемлемо), поэтому пишем программу в низкочастотной секции LOFREQ.
Для работы используем два таймера, первый из которых будет считать время
работы двигателя, а второй – время цикла смазки. Для счета движений штока питателя
выделим счетчик:
TITLE
…
TR1=1000:
TR2=3600000:
…
C1=255:
…
Нет смысла включать электромагнит смазки, пока нет готовности станка. Для
того, чтобы не повторять условие готовности станка в каждой формуле, можно обойти
часть программы с помощью условного перехода на метку. Таймер времени смазки
включается при выключении таймера цикла смазки или при нажатии кнопки. Таймер цикла смазки включается по завершению работы таймера времени смазки:
LOFREQ
…
L1=- готовность_станка:
TR1=-TR2+ к_смазка:
TR2=TR1:
…
, НЕТ ГОТОВНОСТИ СТАНКА
L1.
www.modmash.nnov.ru [email protected]
92
Page 93
Золотник смазки включается таймером 1. При этом идет счет движений штока до
трёх или до значения из параметра 1. Для сокращения вводим промежуточный сигнал
«смазка ОК», который будет устанавливаться при достижении счетчиком заданного значения и сбрасываться при сбросе счетчика. Появление сигнала «смазка ОК» выключает
золотник. Счет срабатываний сигнала «контроль смазки» идет при условии включения
смазки до достижения указанного в параметре значения или до 3. Записываем:
TITLE
…
<смазка_ОК>=M1.1:
…
LOFREQ
…
S1.3=-TR1* смазка:
V32.2=-TR1*смазка:
смазка=TR1*(-смазка_ОК):
смазка_ОК=(C1=3)*(P1.W<3)+(C1=P1.W)*(P1.W>=3):
C1.I= смазка*контроль_смазки*(- смазка_ОК):
C1=[C1*TR1]:
…
Итак, сообщение о неисправности S1 (цифра 3 определяет цвет сообщения) и
останов в конце кадра V32.2 появятся если таймер 1 закончил свою работу, а выход
«смазка», включающий золотник, не выключен. Такое состояние может сохраняться
только один цикл медленной секции контроллера, так как сигнал «смазка» при отсутствии сигнала «смазка_ОК» выключается при завершении работы таймера 1.
Отметим, что в данном фрагменте программы строки, описывающие сигналы S1 и
V32.2 , должны быть выше строки для сигнала «смазка».
Выход «смазка» включится при начале счета таймера 1 и выключится при появлении сигнала «смазка_ОК» (нормальная работа) или при завершении работы таймера 1
(сбой).
Промежуточный сигнал «смазка_ОК» включится при достижении счетчиком C1 значения, определяемого параметром P1 , но не меньше 3, и выключится при очистке
счетчика.
Счетчик C1 считает передние фронты сигнала «контроль_смазки» при включенном
золотнике и отсутствии промежуточного сигнала «смазка_ОК», что обеспечивает отсутствие переполнения.
Счетчик C1 сохраняет ненулевые значения только во время работы таймера 1.
Окончание работы таймера 1 устанавливает в 0 его выходной сигнал TR1, что приводит
к выдаче сообщения о сбое и останове в конце кадра, если шток золотника не сделал
заданного числа движений, выключению смазки при сбое и обнулению счетчика. Выключение смазки запрещает счет, обнуление счетчика сбрасывает сигнал «смазка_ОК» и
схема ожидает нового включения таймера 1, которое произойдет или по окончании работы таймера 2 или по включению кнопки принудительной смазки «к_смазка».
3.3. Обеспечение движений координат.
3.3.1. Готовность и сброс рассогласования.
Для движения координат необходимо сформировать сигналы разрешений перемещения, включения слежения и ограничения хода. Для станка с тремя координатами эти
сигналы записываются в ячейки V50, V52, V54. Реакция на все сигналы, связанные с
перемещениями должна быть максимально быстрой, поэтому программу для разрешения
перемещений поместим в секцию HIFREQ.
Сигнал готовности станка обычно информирует о включении источников питания
и гидравлики. Для того, чтобы не появлялись ложные сообщения об аварии приводов и
наезде на ограничения хода, вызванные отсутствием питания, и не повторять сигнал
готовности в каждой цепочке, напишем условный переход, чтобы при отсутствии готовности станка не выполнять часть программы электроавтоматики.
www.modmash.nnov.ru [email protected]
93
Page 94
HIFREQ
…
L10=- готовность_станка:
, есть готовность станка
…
L999:
L10.
, нет готовности станка
, устранение ошибки наезда на ограничения
V50.4=1:V52.4=1:V54.4=1:
V50.5=1:V52.5=1:V54.5=1:
,сброс разрешения перемещений
V50.1=0:V52.1=0:V54.1=0:
,стоп программы
V31.4=0:
,стоп шпинделя
…
L999.
Если при отсутствии готовности станка нет питания на конечных выключателях
координат, УЧПУ будет диагностировать наезд на ограничения хода. Чтобы этого не
происходило, сигналы ограничительных конечных выключателей устанавливаются принудительно.
Готовность станка может пропасть во время движения в ручном режиме или при
отработке программы. Для гарантированного останова координат и программы нужно при
пропадании готовности станка сбросить сигналы разрешения перемещений и сигнал стоп
программы.
Кроме этого следует предусмотреть такую формулу для останова шпинделя, при
которой шпиндель не включится самопроизвольно при появлении готовности станка после пропадания.
При сбоях приводов подач в УЧПУ может оставаться неотработанное задание на
перемещение, которое индицируется в виде рассогласования. Для сброса нежелательного рассогласования в УЧПУ предусмотрен входной сигнал V32.4 и выходной сигнал
V35.8, устанавливаемый командой из меню Главного окна, кнопки РЕЖИМ – СБРОС РАССОГЛАСОВАНИЯ. Кроме того, на пульте станка может быть кнопка для сброса рассогласования:
TITLE
…
<кн_сБРос>=I6.8:
Сброс нежелательно делать, если программа не остановлена. Условия для сброса
рассогласования можно описать следующим образом:
V32.4=(-V35.1)*(V35.8+кн_сБРос):
Данная формула устанавливает сигнал сброса рассогласования, если программа
не отрабатывается и пришла команда на сброс с клавиатуры УЧПУ или с пульта станка.
3.3.2. Ограничение перемещений.
Для начала необходимо задействовать входные сигналы CNC-модуля для аварийного ограничения перемещений. Для первой оси это V50.2 … V50.5 (снижение скорости
www.modmash.nnov.ru [email protected]
94
Page 95
при подходе к ограничению в плюс и минус и сами ограничения минус и плюс). Если
сигналы всех конечных выключателей заведены на входы станка, переписать их в обменные ячейки очень просто. Рассмотрим тот случай, когда сигналы конечных выключателей объединены в последовательную цепь и используют один вход. Кроме этого, у
каждой оси есть сигнал снижения скорости при подходе к нулю (размыкающийся контакт) и сигнал зоны нуля (замыкающийся контакт). Нули всех осей находятся в
крайнем положении, а выход в нули идет в плюс. Таким образом, при ограничении
движения в плюс можно определить координату по наличию сигнала снижения скорости
подхода к нулю. При ограничении движения в минус придется блокировать все оси.
TITLE
…
<конечники>=I1.5:
<замедлениеX>=I2.1:
<замедлениеY>=I2.2:
<замедлениеZ>=I2.3:
<нольX>=I2.4:
<нольY>=I2.5:
<нольZ>=I2.6:
…
,НЕТ СНИЖЕНИЯ СКОРОСТИ У КОНЕЧНИКОВ
V50.2=1:V50.3=1:V52.2=1:V52.3=1:V52.2=1:V52.3=1:
…
HIFREQ
…
,ОГРАНИЧЕНИЯ ХОДА
,+X
V50.4= конечники+замедлениеX:
,+Y
V52.4= конечники+замедлениеY:
,+Z
V54.4= конечники+замедлениеZ:
,-X
V50.5= конечники+-(V50.4*V52.4*V54.4):
,-Y
V52.5=V50.5:
,-Z
V54.5=V50.5:
,НУЛИ
V50.6=нольX:V50.7=-замедлениеX:
V52.6=нольY:V52.7=-замедлениеY:
V54.6=нольZ:V54.7=-замедлениеZ:
…
В станке не предусмотрены сигналы для снижения скорости при подходе к ограничениям осей, поэтому надо установить 1 в соответствующие обменные ячейки, это
сделано в секции TITLE.
Если сигнал конечных выключателей равен 1, все сигналы ограничения движения устанавливаются в 1.
Если сигнал конечных выключателей равен 0, в обменные ячейки для ограничений плюс переписываются сигналы замедления подхода к нулю, а в обменные ячейки для
ограничения минус - инверсия произведения этих сигналов. Таким образом, при наезде
в плюс одновременно срабатывает выключатель замедления подхода к нулю, и устанавливается 0 в соответствующую обменную ячейку. При наезде в минус все сигналы замедления подхода к нулю равны 1, инверсия их произведения, соответственно, равна
0, который и устанавливается во всех обменных ячейках ограничения минус.
www.modmash.nnov.ru [email protected]
95
Page 96
Перепись сигналов для выхода осей в ноль происходит не зависимо от сигнала
ограничения хода.
3.3.3. Разрешение перемещений и слежения.
В устройство поступают сигналы, сигнализирующие о состоянии электроприводов
осей. Опишем их и зарезервируем для них сообщения:
TITLE
…
<блокировка_движения>=I1.2:
<нарушение_режима>=I1.3:
<авария_приводов>=I1.4:
<контроль_отжима_X>=I1.6:
<контроль_отжима_Y>=I1.7:
<контроль_отжима_Z>=I1.8:
…
<привод_исправен>=M1.2:
…
S2= блокировка движения I1.2:
S3= нарушение режима I1.3:
S4= авария приводов I1.4:
…
Сформируем общий сигнал для контроля исправности приводов подач, опишем
условия для сообщений о неисправностях, установим сигналы разрешения перемещений
по осям:
HIFREQ
…
,ИСПРАВНОСТЬ ПРИВОДОВ
привод_исправен =-(блокировка_движения
+нарушение_режима
+авария_приводов):
, СООБШЕНИЯ
S2.3= блокировка_движения:
S3.3= нарушение_режима:
S4.3= авария_приводов:
,РАЗРЕШЕНИЯ ПЕРЕМЕЩЕНИЙ
V50.1= привод_исправен * контроль_отжима_X
V52.1= привод_исправен * контроль_отжима_Y
V54.1= привод_исправен * контроль_отжима_Z
…
Отсутствие сигнала «включить слежение за координатой» вызывает запрет выда-
чи задания на привод и обнуляет рассогласование. Если в данной модели станка это
не требуется, следует установить этот сигнал:
TITLE
…
V51.3=1: V53.3=1: V55.3=1:
…
www.modmash.nnov.ru [email protected]
96
Page 97
3.3.4. Перемещения в ручном режиме
3.3.4.1. Выбор подачи и подрежима.
Для перемещений трех осей в ручном режиме необходимо установить величины по-
дач в ячейки V40,V42,V44, величину импульсного перемещения в ячейку V27 и, если
требуется, установить подрежим импульсных перемещений или подрежим работы от маховика V31.2.
Предположим, что на пульте станка имеется переключатель на 6 положений, ко-
торый выдаёт комбинацию трёх бит. При этом код 001 соответствует импульсным перемещениям 0.001 мм, код 010 - импульсным перемещениям 0.01 мм, код 011 - импульсным
перемещениям 0.1 мм, код 100 – подаче 100 мм/мин, код 101 – подаче 1000 мм/мин, а
код 110 – подаче 6000 мм/мин. Кроме того, имеется переключатель для установки ре жима «маховик».
Описываем сигналы переключателя:
TITLE
…
<подача_0>=I5.5:
<подача_1>=I5.6:
<подача_2>=I5.7:
…
Условием импульсного подрежима является 0 в старшем бите кода:
,ИМПУЛЬСНЫЙ РЕЖИМ
V31.2=-подача_2:
Величина импульса определяется по входным сигналам «подача_0» и «подача_1»:
V27.D=[подача_0*(-подача_1)
+(-подача_0)*подача_1*10
+подача_0*подача_1*100]:
По тем же входным сигналам установим для всех осей подачу безразмерных
перемещений:
V40.W=[(-подача_0)*(-подача_1)*100
+подача_0*(-подача_1)*1000
+(-подача_0)*подача_1*6000]:
V42.W=V40.W: V44.W=V40.W:
Сигнал «задана подача в ручном режиме» установим, если задана подача, не
равная нулю:
V51.2=(V40.W>0):
V53.2=V51.2: V55.2=V51.2:
3.3.4.2. Выбор оси и направления.
Предположим, что на пульте станка имеется переключатель на 3 позиции для вы-
бора оси и две кнопки для направлений. Описываем входные сигналы:
www.modmash.nnov.ru [email protected]
97
Page 98
TITLE
…
<коорд_0>=I5.1:
<коорд_1>=I5.2:
<кнопка_плюс>=I5.3:
<кнопка_минус>=I5.4:
Перемещение по оси X в положительном направлении должно происходить при на-
личии сигналов «коорд_0» и «кнопка_плюс» и отсутствии сигнала «коорд_1». Аналогично для других осей и отрицательного направления:
,РУЧНЫЕ ПЕРЕМЕЩЕНИЯ. КООРДИНАТЫ И НАПРАВЛЕНИЯ
V50.8=коорд_0*(-коорд_1)*кнопка_плюс:
V51.1=коорд_0*(-коорд_1)*кнопка_минус:
V52.8=(-коорд_0)*коорд_1*кнопка_плюс:
V53.1=(-коорд_0)*коорд_1*кнопка_минус:
V54.8=коорд_0*коорд_1*кнопка_плюс:
V55.1=коорд_0*коорд_1*кнопка_минус:
3.3.4.3. Подрежим маховика.
Для обеспечения перемещений от маховика следует установить подрежим (ячейка
V37.6), номера маховиков для осей (V70, V71, V72) и дискретность маховиков. Предположим, что на пульте станка есть переключатель для включения работы от маховика
и один маховик на все оси. Выбор оси происходит переключателем осей для ручных
перемещений. Выбор дискретности осуществляется переключателем величины импульса.
При этом коды с переключателя подач, соответствующие подачам, должны сохранять
максимальное значение дискретности маховика. Сигнал с переключателя маховика:
TITLE
…
<маховик>=I5.8:
…
,Подрежим:
V37.6= маховик:
,Маховик имеет номер 1:
V70.B=кооРд_0*(-кооРд_1):
V71.B=(-кооРд_0)*кооРд_1:
V72.B=кооРд_0*кооРд_1:
Код дискретности должен быть 0, если переключателем установлено 0.001 (код
переключателя 001), 1 для 0.01 (010), 2 для 0.1 (011) и если на переключателе выбрана подача (коды 100,101,110):
V75.B=(-подача_0)*подача_1*(-подача_2)
+(подача_0*подача_1+подача_2)*2:
www.modmash.nnov.ru [email protected]
98
Page 99
3.4. Пуск и стоп программы.
Для пуска управляющей программы должен быть установлен программный режим
(V32.3), сигнал пуска программы (V32.1) и отсутствовать сигналы «стоп» (V31.4) и
«аварийный останов» (V31.5). Переключение режимов описано в п.1. .Предположим, что
на пульте станка есть кнопки для пуска и стопа программы:
TITLE
…
<пуск>=I6.3:
<стоп>=I6.4:
,аварийный останов не используется
V31.5=1:
…
Пуск программы возможен как с пульта УЧПУ (сигнал V35.6) так и с пульта
станка. Для того, чтобы в случае коротких по времени выполнения кадров по одному
нажатию кнопки не происходил нежелательно быстрый автоповтор пуска, организуем
сброс пуска через 0.5 сек. (это нужно только для предыдущих версий программного
обеспечения):
TITLE
…
,повтор пуска через 0.5 сек
T1=500:
…
HIFREQ
…
TS1= V35.6+пуск:
V32.1=(V35.6+пуск)*V31.4*(-TS1):
…
Пуск программы возможен при отсутствии стопа (V31.4) и сбрасывается по истечении паузы таймера.
Стоп программы также возможен с пульта станка или с пульта УЧПУ, кроме того,
он может быть организован программой электроавтоматики при различных неисправностях станка:
V31.4=(-V35.7)*стоп*привод_исправен:
www.modmash.nnov.ru [email protected]
99
Page 100
3.5. Обеспечение исполнения команд с пульта станка.
Предположим, что на пульте станка кроме уже описанных кнопок и переключателей для обеспечения перемещений координат в ручном режиме, сброса рассогласования, принудительной смазки, выключения УЧПУ, пуска и стопа программы имеются следующие органы управления:
- кнопка отжима инструмента,
- тумблер включения подачи СОЖ,
- кнопка пуск шпинделя,
- кнопка стоп шпинделя,
- переключатель коррекции подачи,
- переключатель коррекции скорости шпинделя.
Включение и выключение подачи СОЖ и управление шпинделем производятся также
и по М-функциям, поэтому отложим описание работы СОЖ и шпинделя в ручном режиме до
следующего раздела.
3.5.1. Отжим инструмента
Опишем используемые сигналы:
TITLE
…
<кн_отжима>=I2.3:
<отжим>=U1.1:
<вкл_шп>=U4.4:
…
Где «кн_отжима» - вход с кнопки отжима инструмента, «отжим» - выход включения магнита золотника отжима, «вкл_шп» - выход включения привода шпинделя. Отжим
запрещаем при включенном приводе шпинделя или если программа отрабатывается:
отжим= кн_отжима*(-V35.1)*(-вкл_шп):
3.5.2. Корректор подачи
Величину коррекции подачи в процентах следует записывать в обменную ячейку
V4.W. Представим, что на пульте станка установлен переключатель, выдающий на
четыре входа УЧПУ двоичный код от 0001 до 1111, то есть 15 разных значений, где
0001 соответствует 0%, 0010 – 10% , а 1111 – 140%. Значение 0000 не должно изме нять прежнее значение корректора, чтобы избежать снижения подачи при переключении.
Описываем входы:
TITLE
…
<F0>=I7.5:
<F1>=I7.6:
<F2>=I7.7:
<F3>=I7.8:
…
Для упрощения арифметических преобразований используем ячейку динамической
памяти M3.W :
www.modmash.nnov.ru [email protected]
100
 Loading...