

Page 1

3 3
3
Roboter-Arm-Bausatz
Robot02
Ausgabe 14.07.2017 Copyright by Joy-IT 1
Page 2

3 3
Index
1. Einführung & technische Daten
2. Sicherheitshinweise
3. Teil 1 - Montage des Roboterarm
4. Teil 2 - Montage der Kralle
5. Sonsge Hinweise
6. Oponales Zubehör
7. Service & Kontakt
Robot02
Ausgabe 14.07.2017 Copyright by Joy-IT 2
Page 3

3
Sehr geehrter Kunde,
vielen Dank, dass Sie sich für unser Produkt entschieden haben. Im Folgenden haben wir aufgelistet, was bei der
Inbetriebnahme zu beachten ist:
1. Einführung & technische Daten
Der Roboter Arm aus Aluminium, wird von 6 Stück separat ansteuerbaren 20 KG Motoren bewegt.
Er ist auf einen gelagerten Drehteller(360°) monert. Die Grundplae ist aus 4.5 mm dicken Acryl gefergt und mit
Befesgungslöchern für alle gängigen Singleboardcomputer und Microcontroller ausgestaet.
Der Roboterarm kann durch oponal erhältliches Zubehör erweitert werden.
Model
Motoren:
Rahmen:
Abmessungen:
Reichweite:
Grundplatte:
Bestandteile
EAN
Empfohlenes Zubehör:
Robot02
21.5 kg/ cm Drehmoment bei 7.4V
5V—7.4 V DC Spannung
360° mechanischer Winkel, 180° Arbeitsbereich
Metall Getriebe
Steuerung über PWM
Stromaufnahme 5 mA bis 2A (pro Motor)
Aluminiumprofile
Grundplatte 28.5 x 16 cm Höhe je nach Stellung des Arms bis zu 42 cm.
ca. 30 cm ab Mittelpunkt Drehteller
4.5mm starkes Acryl mit Befestigungsmöglichkeit für Raspberry PI /A+/
B+ /2 /3, Cubieboard, Arduino Mega, Banana PI /M2, pcDuino , u.v.m.
Umlaufende Löcher mit Abstandshalter erlauben die einfache Befestigung
der Grundplatte z.B. auf einen Holztisch
Roboter Arm in Einzelteilen inkl. Drehteller, Klaue, Grundplatte
und Montagematerial, 6 Motoren, deutsche Montage & Bedienungsanleitung
4250236815374
Moto PI (Motorsteuerung für Raspberry PI)
Motorino (Motorsteuerung für Arduino Mikrocontroller)
Abb. 1: Robot02
Inkl. oponalem Zubehör
Ausgabe 14.07.2017 Copyright by Joy-IT 3
Page 4

3
2. Technische Daten und Sicherheitshinweise
Sehr geehrter Kunde, vielen Dank, dass Sie sich für unser Produkt entschieden haben.
Sehr geehrter Kunde,
bie beachten Sie unbedingt die folgenden Sicherheitshinweise zum Schutz vor elektrischen Schlägen und Verletzungen.
1. Sicherheitshinweise (Teil 1 von 2)
Bedienungsanleitung und Sicherheitshinweise auewahren! Bei einer Weitergabe des Gerätes an Drie müssen
diese unbedingt mitgegeben werden.
Verwenden Sie dieses Gerät nur für den jeweiligen Einsatzbereich und entsprechend der Bedienungsanleitung.
Halten Sie sich bei der Montage und Nutzung an unsere Anleitung, nur so ist sichergestellt das der Roboterarm richg
funkoniert, lesen Sie die Anleitung vollständig bevor Sie mit der Montage / Nutzung beginnen.
Der Roboterarm sollte sich stets auf einem stabilen und sicheren Boden benden. Vermeiden Sie die Verwendung
auf wackeligem oder losem Untergrund! Wir empfehlen die Grundplae des Arms fest zu moneren z.B. auf einen
Tisch, die Grundplae ist hierfür rundum mit Löchern versehen womit der Arm, mit dem Untergrund verschraubt
werden kann.
Überzeugen Sie sich vor Inbetriebnahme, dass die vorhandene Netzspannung der angegebenen Netzspannung
entspricht. Bei der Verwendung darf unter keinen Umständen von der angegebenen Netzspannung abgewichen
werden.
Fassen Sie den Netzstecker niemals mit nassen Händen an.
Alle Anschlusskabel zum Microcontroller und zum Roboterarm müssen unversehrt sein.
Bei Beschädigungen ist das entsprechende Kabel unverzüglich auszutauschen.
Bei Arbeiten am Roboterarm muss die Stromversorgung vorher getrennt werden und gegen Wiedereinschalten
gesichert. (z.B. durch Enernen des Netzteils)
Schützen Sie das Gerät vor Feuchgkeit und Regen.
Eine Verwendung des Roboterarms bei Regen, in feuchten Räumen oder sogar in oder unter Wasser darf unter
keinen Umständen ausgeführt werden.
Durch den Genuss von Alkohol, Medikamenten und Drogen, sowie durch Krankheit, Fieber und Müdigkeit kann ihre
Reakonsfähigkeit und Ihre Wahrnehmung beeinträchgt werden.
In diesem Fall darf das Gerät nicht verwendet werden.
Nach der gesetzlichen Regelung ist dieses Produkt kein Spielzeug und darf somit auch nicht von Kindern bedient
werden. Halten Sie das Produkt daher stets von Kindern fern und bewahren Sie es an einem für Kinder unzugänglichen
Ort auf. Sichern Sie den Roboterarm vor Nutzung durch Unbefugte.
• Vermeiden Sie, dass die Motoren unter Belastung zum Sllstand kommen.
Halten Sie Ihre Hände, oder sonsge Gegenstände, während das Gerät in Betrieb ist, nicht in die Betriebszone.
Ausgabe 14.07.2017 Copyright by Joy-IT 4
Page 5

3
1. Sicherheitshinweise (Teil 2 von 2)
• Sie sollten unter keinen Umständen den Roboterarm auf Menschen oder Tiere bewegen oder nach Ihnen greifen.
Betreiben Sie das Gerät nicht in der Nähe von Tieren!
• Achten Sie bei der Verwendung darauf, dass sich keine Kabel im Bewegungsbereich des Arms benden und diesen
behindern können. Befesgen Sie mögliche freie Kabel ggf. mit Kabelbindern.
• Im Lieferumfang sind viele kleine Schrauben, Muern und Kleinteile enthalten.
Diese können leicht verloren gehen und bei Kindern/ Tieren zu Verletzungen oder zum Verschlucken führen.
Lassen Sie auch das Verpackungsmaterial nicht achtlos liegen.
• Betreiben Sie den Roboterarm nur im vollständig monerten Zustand.
Der Betrieb während der Montage kann zu unerwünschtem Verhalten oder sogar zu Verletzungen führen.
• Betreiben und moneren Sie den Roboterarm nur unter höchster Aufmerksamkeit.
Achten Sie, auch während der Montage, stets auf Ihre Finger.
Tragen Sie ggf. Handschuhe und Schutzbrille um sich vor möglichen Quetschungen oder Schnien durch Bauteile
und Werkzeug zu schützen.
• Durch die oene Bauform gibt es spitze Ecken und scharfe Kanten. Es besteht Verletzungsgefahr.
• Fassen Sie nicht in die Antriebe hinein.
• Durch die oene Bauform kommt es zu nicht abgedeckten Bauteilen und Leiterbahnen.
Versehentlich abgelegte Metallgegenstände können zu Kurzschlüssen führen.
Bei dem Betrieb des Roboterarms können Vibraonen entstehen. Dabei können sich Schrauben und Muern lockern.
Diese sind regelmäßig nachzuziehen. Alternav können auch Schraubensicherungen (z.B. Schraubenkleber)
verwendet werden.
Die Stromzuführung muss mit einem gut erreichbaren Schalter versehen werden, um im Noall die Abschaltung des
Arms zu ermöglichen, ohne sich in den Wirkbereich des Roboter-Arms begeben zu müssen.
Es ist ein Sicherheitsabstand von mindestens 1 Meter zum Arm einzuhalten solange die Stromversorgung akv ist!
Stellen Sie sicher das Niemand diesen Abstand unterschreitet. Abhängig von der Programmierung kann es zu
unerwarteten/ plötzlichen Lenk– und Fahrbewegungen kommen.
Personen / Lebewesen die den Sicherheitsabstand nicht einhalten könnten durch die Bewegungen des Arm,
Quetschungen, Abschürfungen oder Sche erleiden und ernstha verletzt werden. Dies gilt insbesondere für Weich gewebe wie die Augen. Im Sicherheitsbereich von 1 Meter um den Arm sollten sich möglichst keine Gegenstände
benden. Gegenstände in der Reichweite des Arms könnten durch diesen weggeschleudert werden, bie treen Sie
hier geeignete Sicherheitsvorkehrungen damit Niemand durch diese Gegenstände verletzt werden kann.
Jeder Motor benögt bis zu 2 A an Strom, es muss daher auf ein leistungsfähiges Netzteil geachtet werden.
Bei maximaler Belastung aller Motoren werden 12A benögt. Um Sicher zu gehen, sollte das Netzteil diese 12 A lie
fern können. Im Betrieb werden nur selten alle Motoren maximal belastet bzw. gleichzeig bewegt, so das Sie auch
mit kleineren Netzteilen arbeiten kann Sie müssen darauf achten, das die zulässige Belastung Ihres Netzteiles nicht
überschrien wird. Handynetzteile sind nicht geeignet!
Bei Überlastung können Netzteile sich stark erhitzen und Spannungsschwankungen erzeugen die zu Beschädigung der
restlichen Hardware führen können.
Bei Veränderungen des Arms oder das hinzufügen von eigenen Komponenten, werden Sie selbst zum Hersteller und
müssen geeignete Sicherheitsmaßnahmen treen damit Niemand zu Schaden kommen kann.
Ausgabe 14.07.2017 Copyright by Joy-IT 5
Page 6

3
Montage:
3. Montage des Roboterarm
Als erster Schri wird die Folie enernt.
Auf der runden Plae wird der runde Servohebel
mit 4 Schrauben befesgt.
Ausgabe 14.07.2017 Copyright by Joy-IT 6
Page 7

3
Der Servo wird an die runde Plae monert.
Dazu wird die Plae auf den Servo gelegt und
mit 4 Schrauben und Muern befesgt.
Achten Sie darauf, dass das Servozahnrad genau in der Mie ist.
Ausgabe 14.07.2017 Copyright by Joy-IT 7
Page 8
3
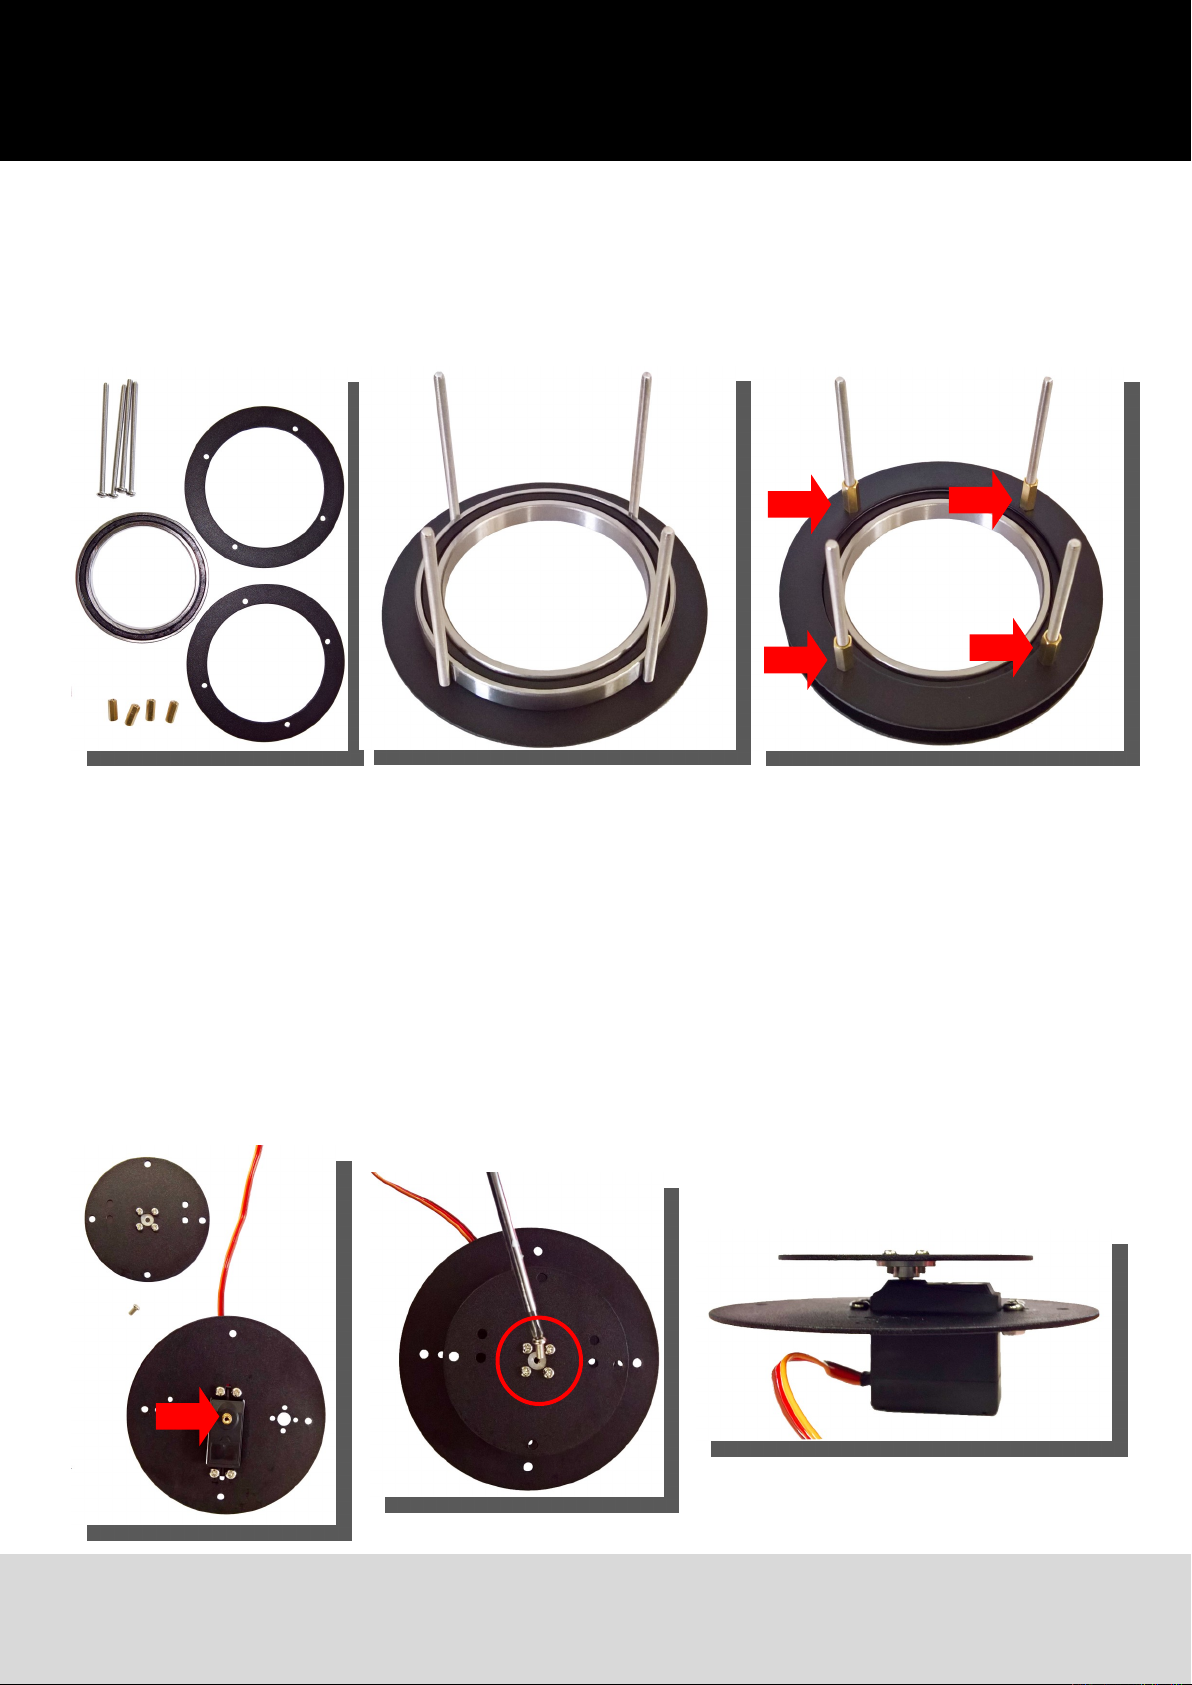
Als nächstes wird die Lagerhalterung monert.
Dazu werden die 4 langen Schrauben durch den ersten Ring gesteckt, dann das Lager aufgelegt.
Nun wird der zweite Ring aufgesteckt und den vier langen Messinghülsen verschraubt.
Das Rundblech mit der Servohalterung wird auf dem Servokopf gesteckt
und mit einer Schraube mig befesgt.
Ausgabe 14.07.2017 Copyright by Joy-IT 8
Page 9
3
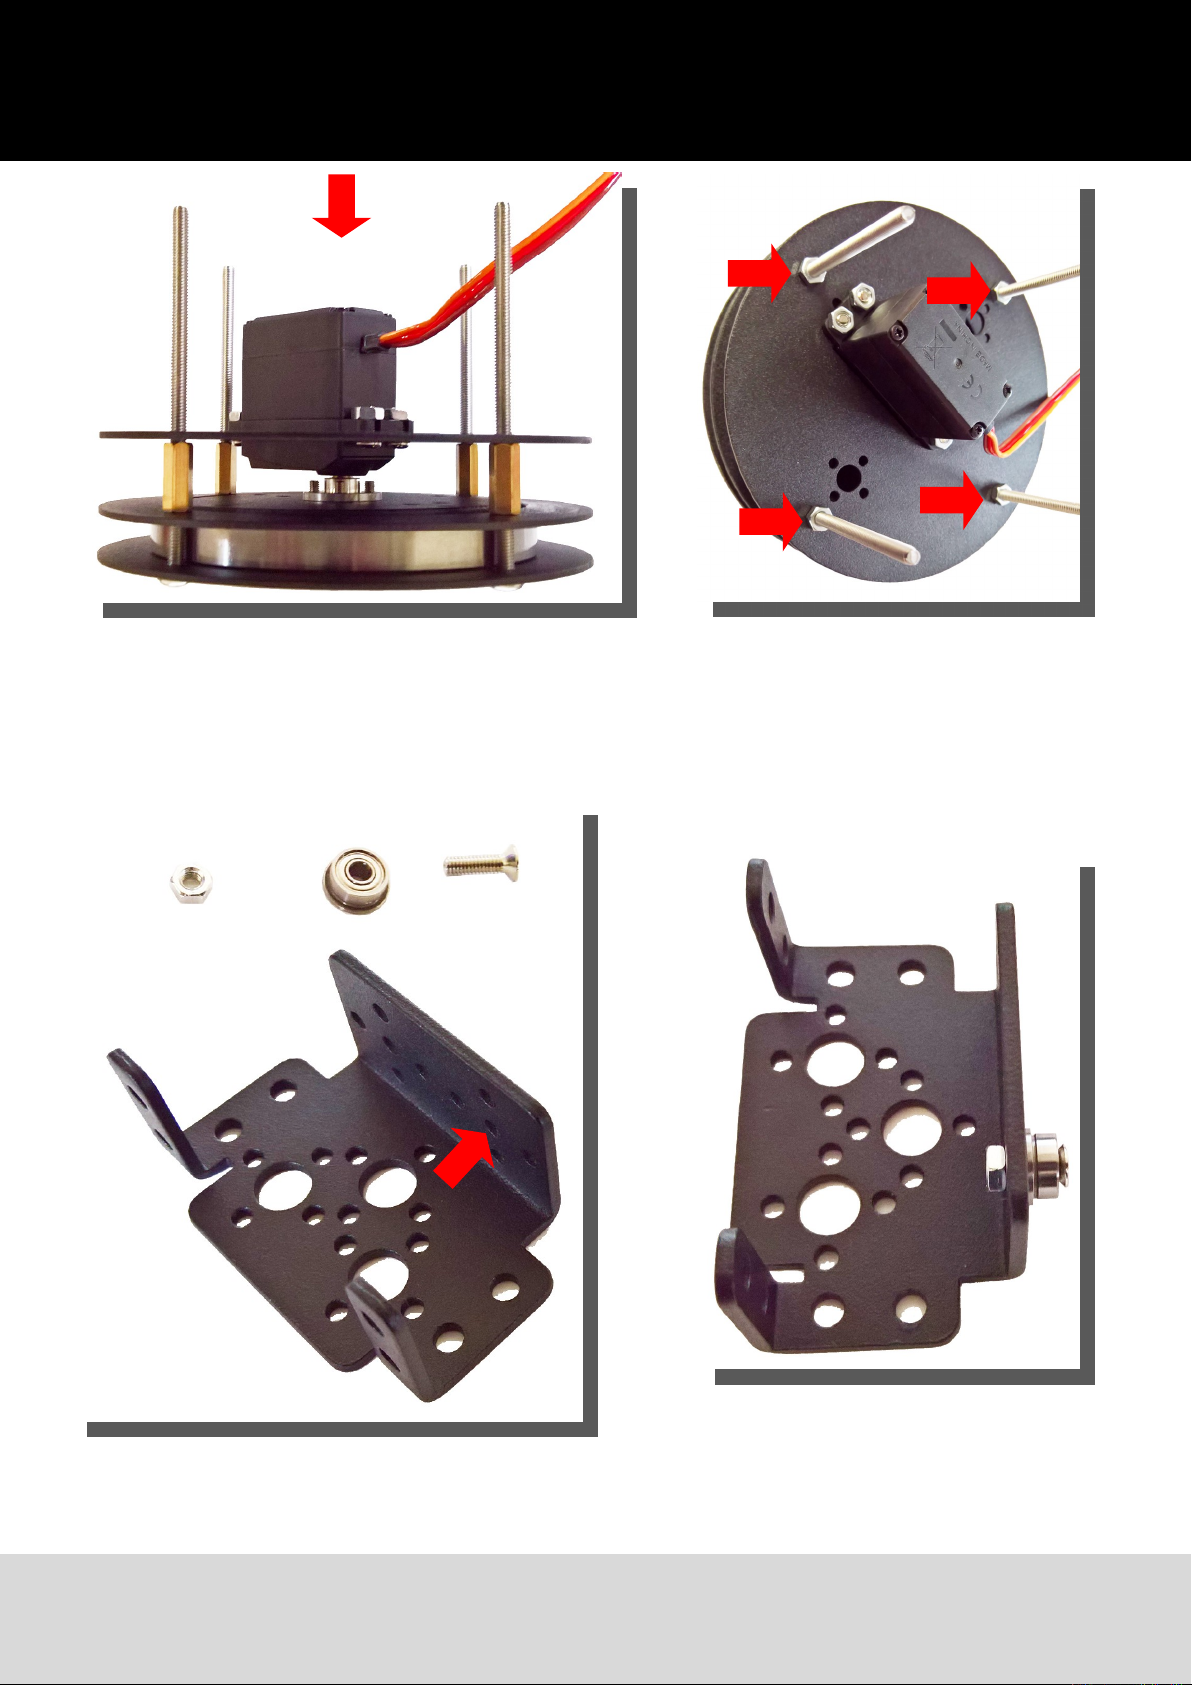
Die Plae mit dem Servo wird auf die Lagerhalterung aufgesetzt und mit 4 Muern verschraubt.
Im ersten Winkelblech wird ein Lager befesgt.
Ausgabe 14.07.2017 Copyright by Joy-IT 9
Page 10
3
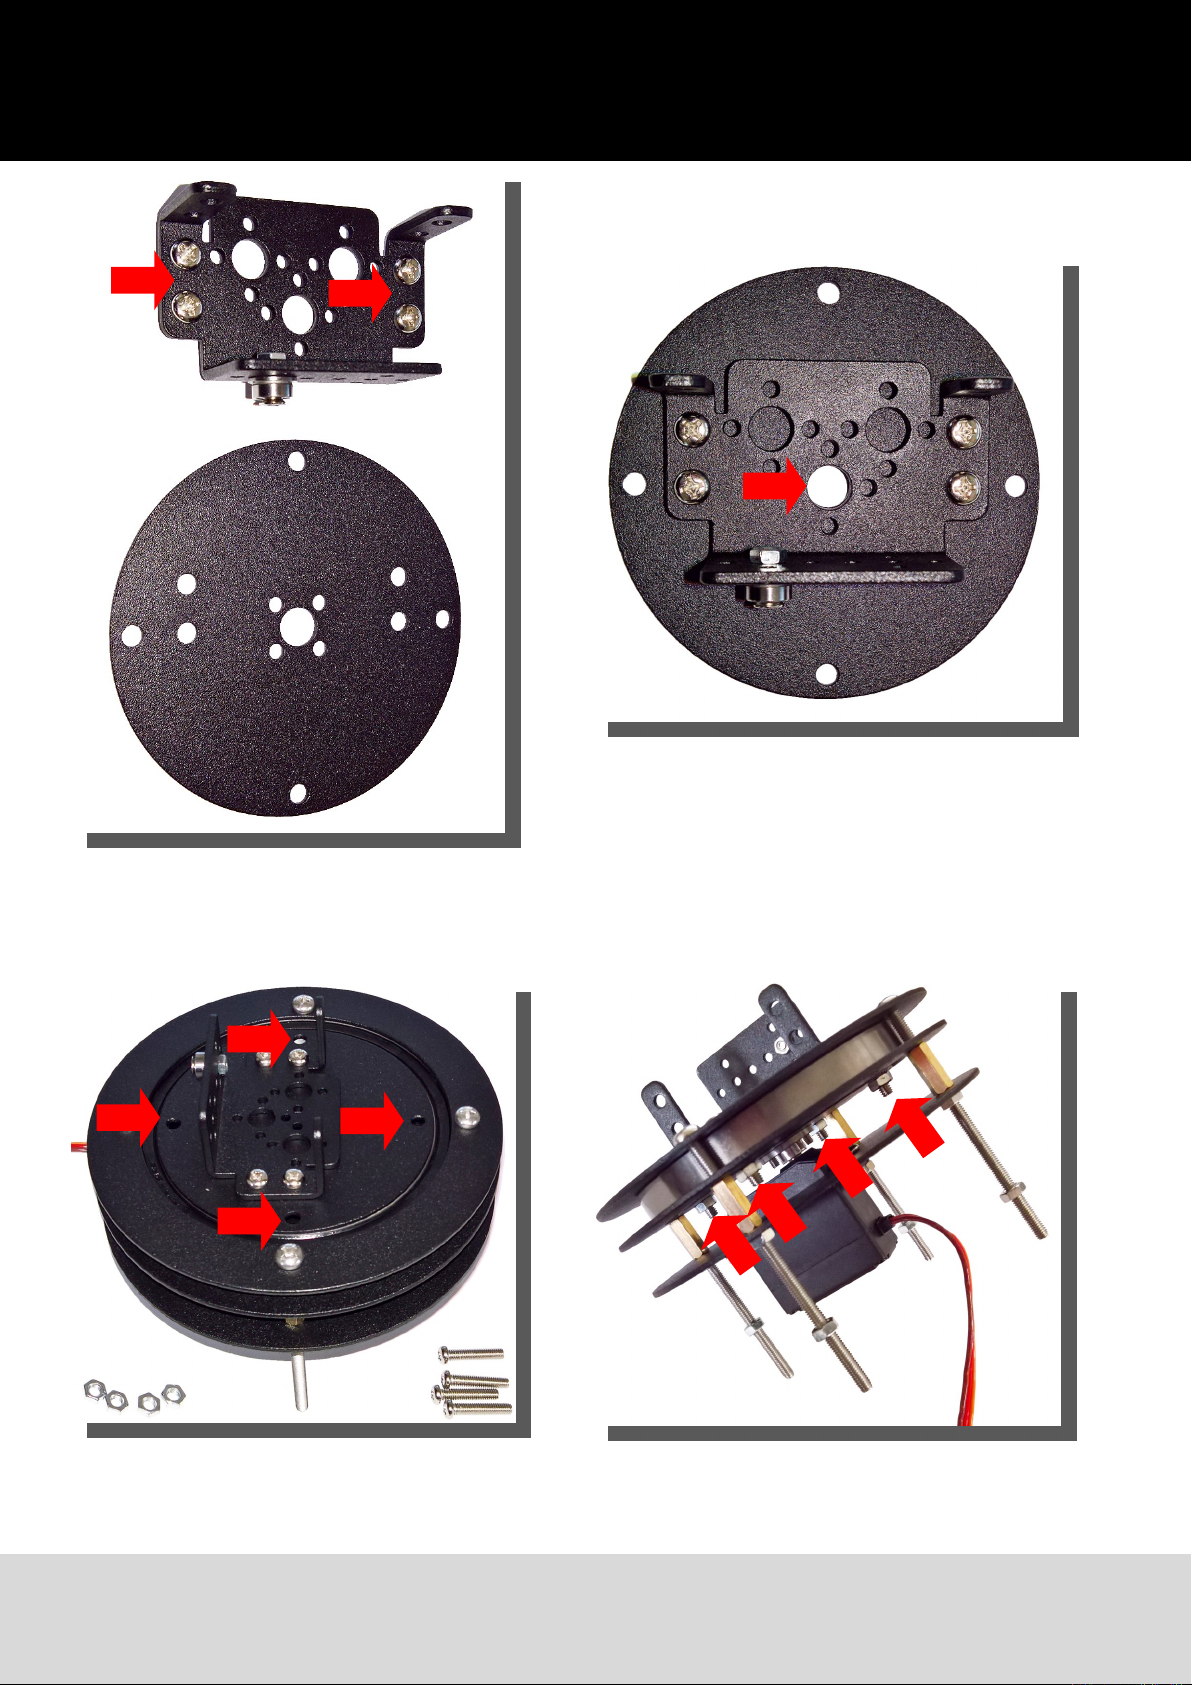
Jetzt wird das Winkelblech mit dem Rundblech verschraubt.
Dieses wird nun mit dem Lager verschraubt.
Ausgabe 14.07.2017 Copyright by Joy-IT 10
Page 11
3
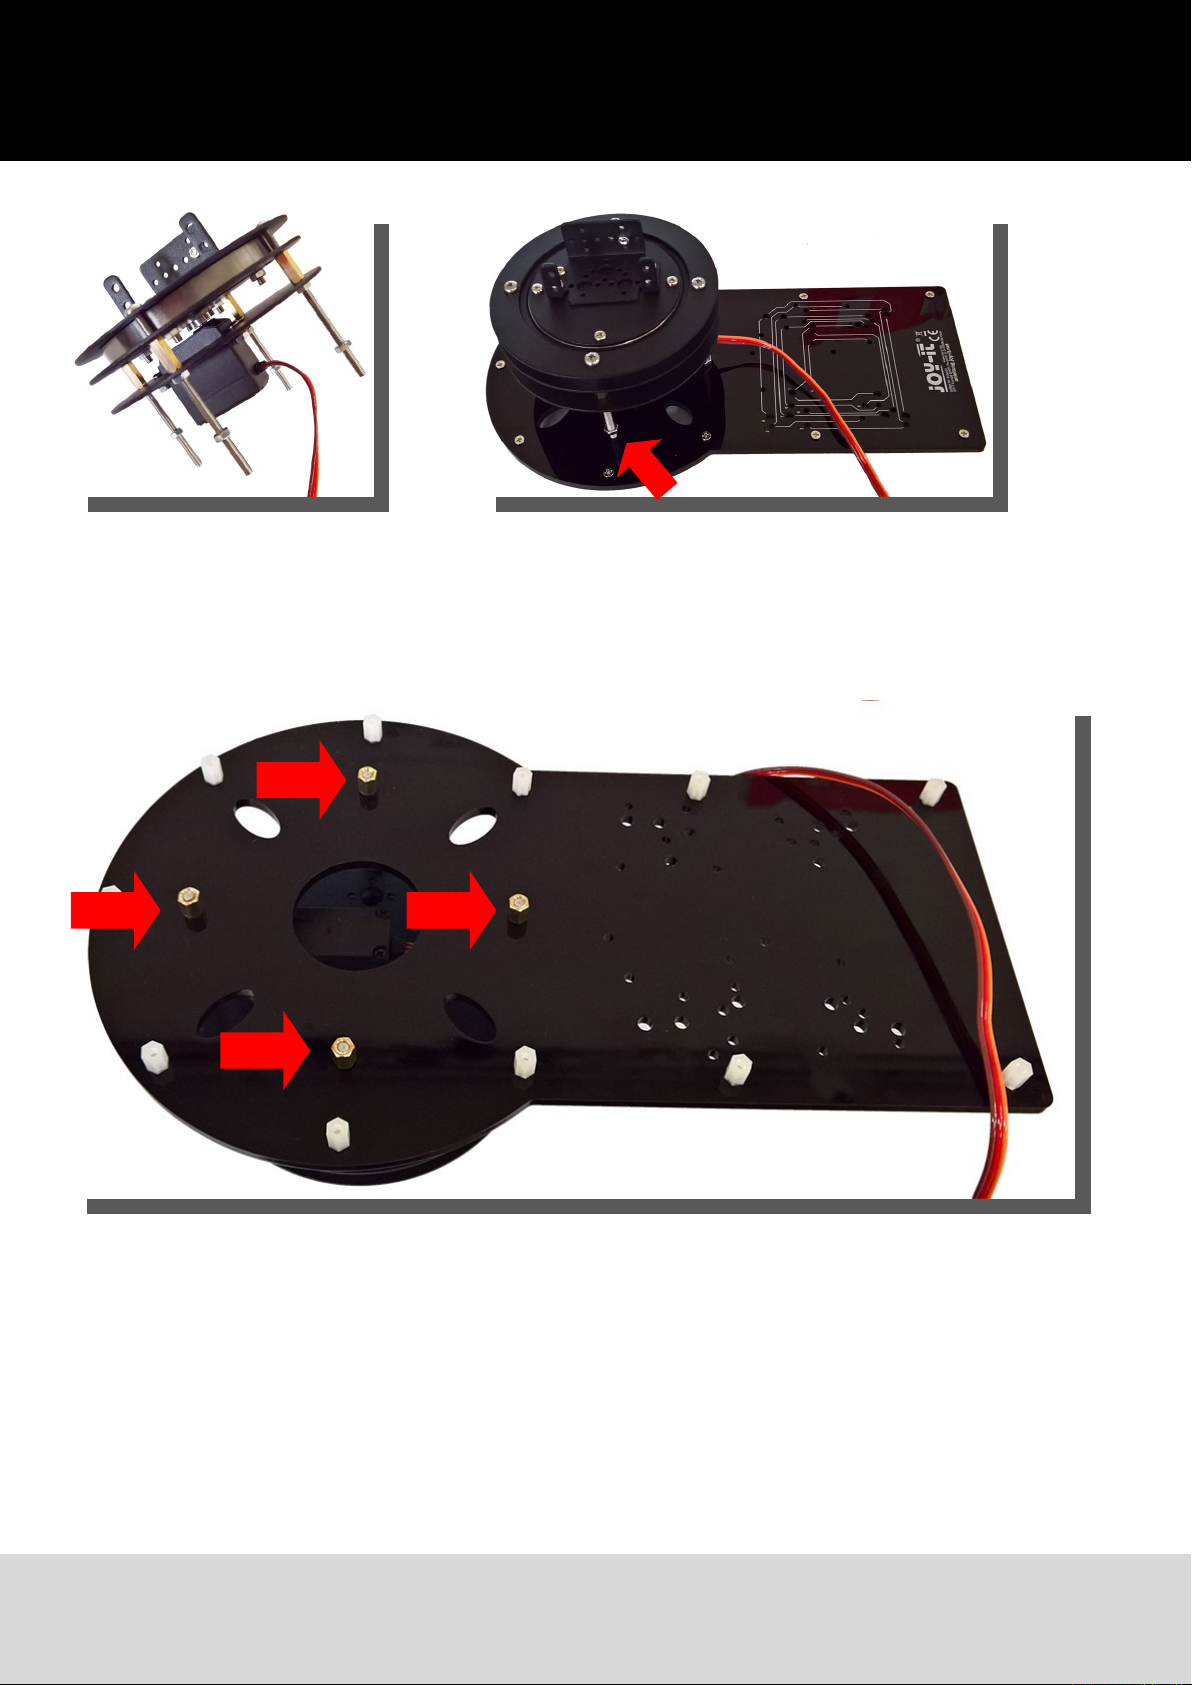
Nun können Sie dies auf die Grundplae moneren und auf der Unterseite mit Messinghülsen befesgen.
Achten Sie darauf, dass das Gewinde nicht aus den Hülsen heraus schaut.
Auf der Oberseite werden dann die Muern festgezogen.
Jetzt können auch die Kunststo-Abstandshalter auf der Unterseite befesgt werden.
Ausgabe 14.07.2017 Copyright by Joy-IT 11
Page 12
3
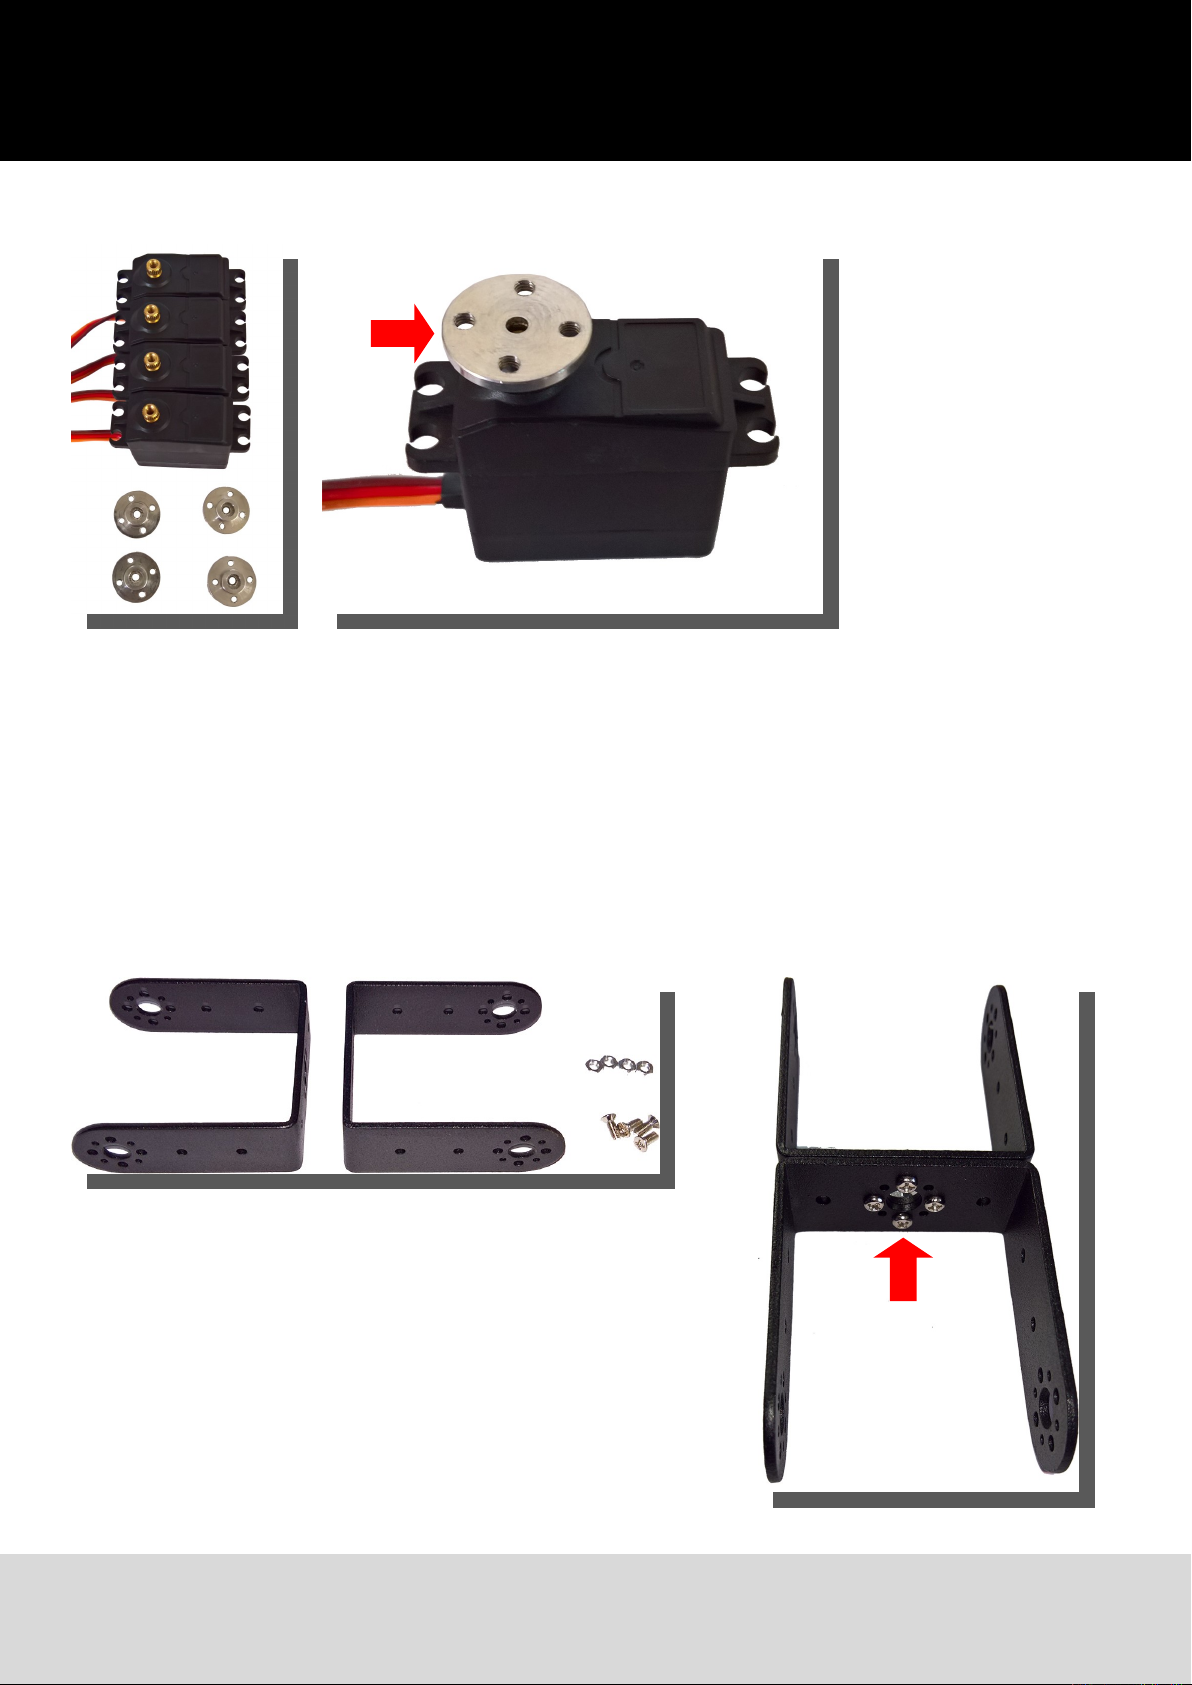
Auf den Servos können
die Servohebel gesteckt
werden.
Die zwei U-Bleche werden mit vier Schrauben und Muern
verschraubt.
Ausgabe 14.07.2017 Copyright by Joy-IT 12
Page 13
3
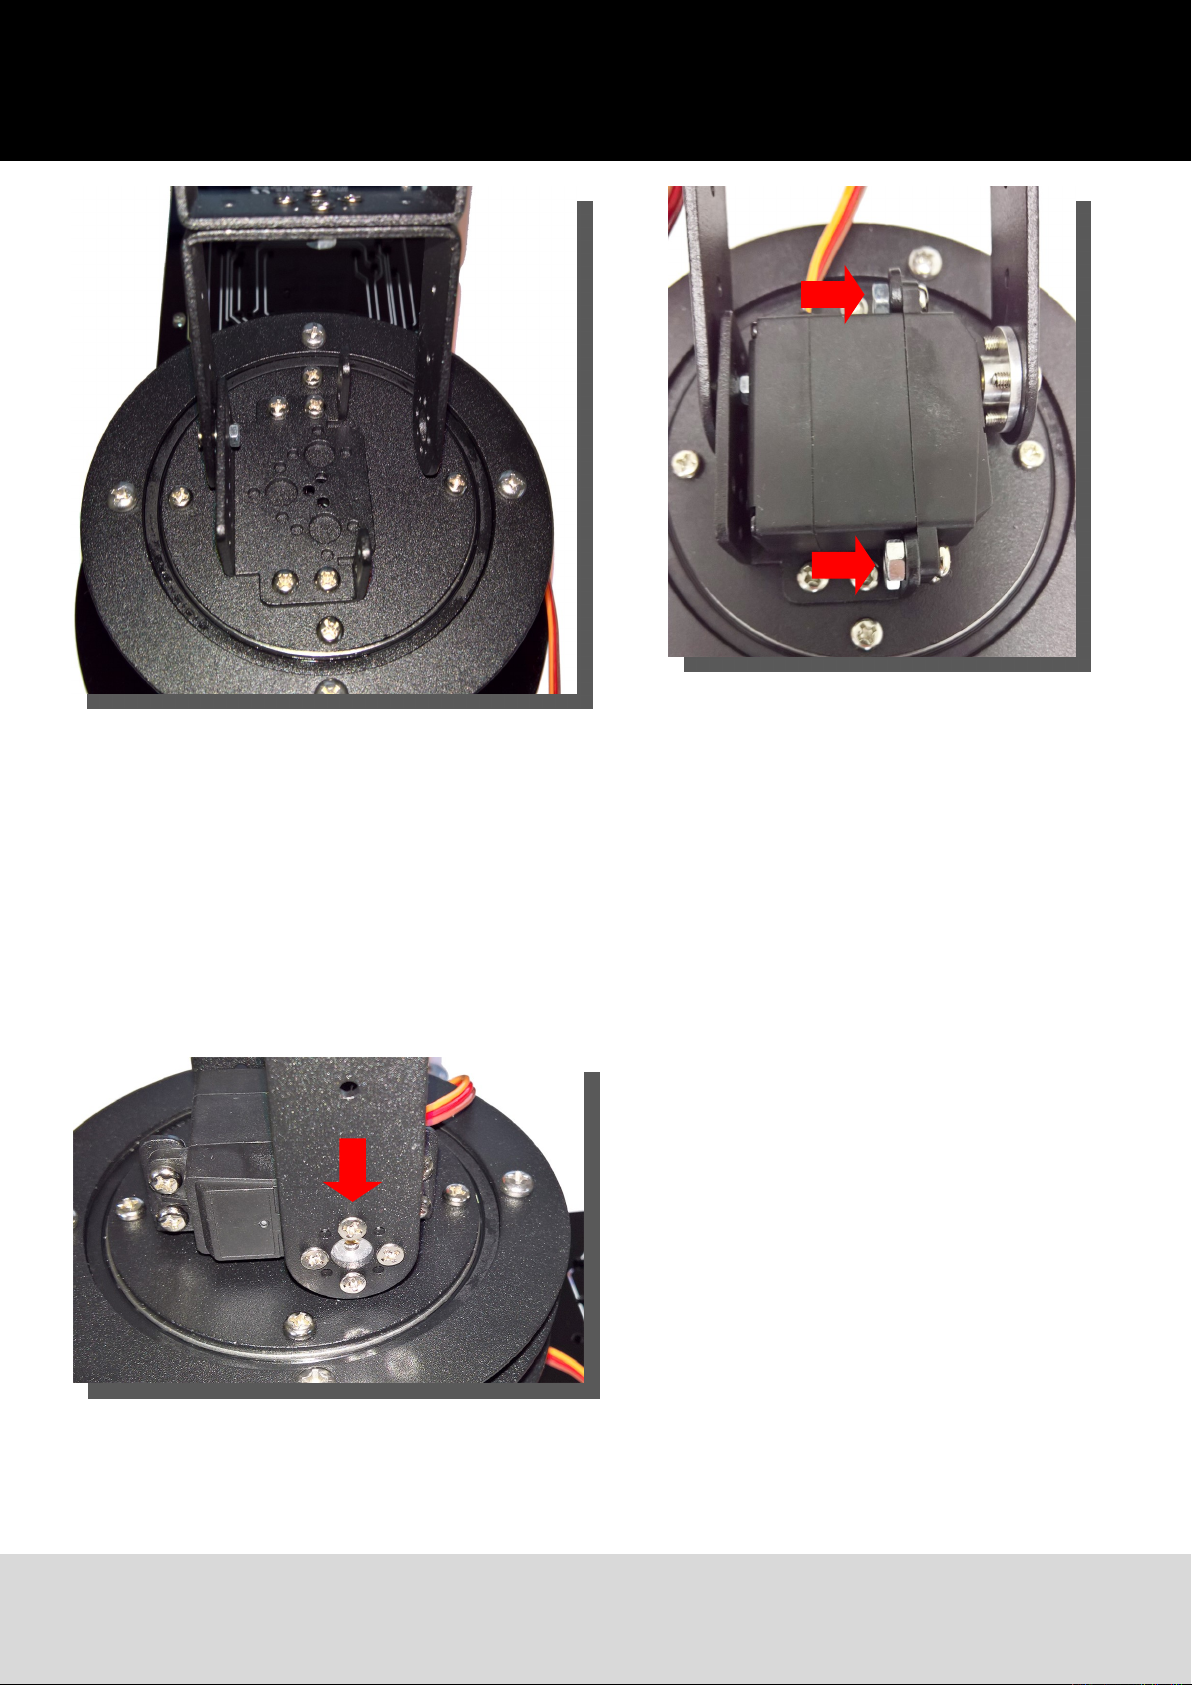
Hier wird der Arm mit dem Unterteil befesgt.
Als nächstes wird der Servo eingelegt und
mit 4 Schrauben und Muern befesgt.
Der Servoarm wird mit dem Roboterarm mit vier Schrauben verbunden.
Ausgabe 14.07.2017 Copyright by Joy-IT 13
Page 14
3
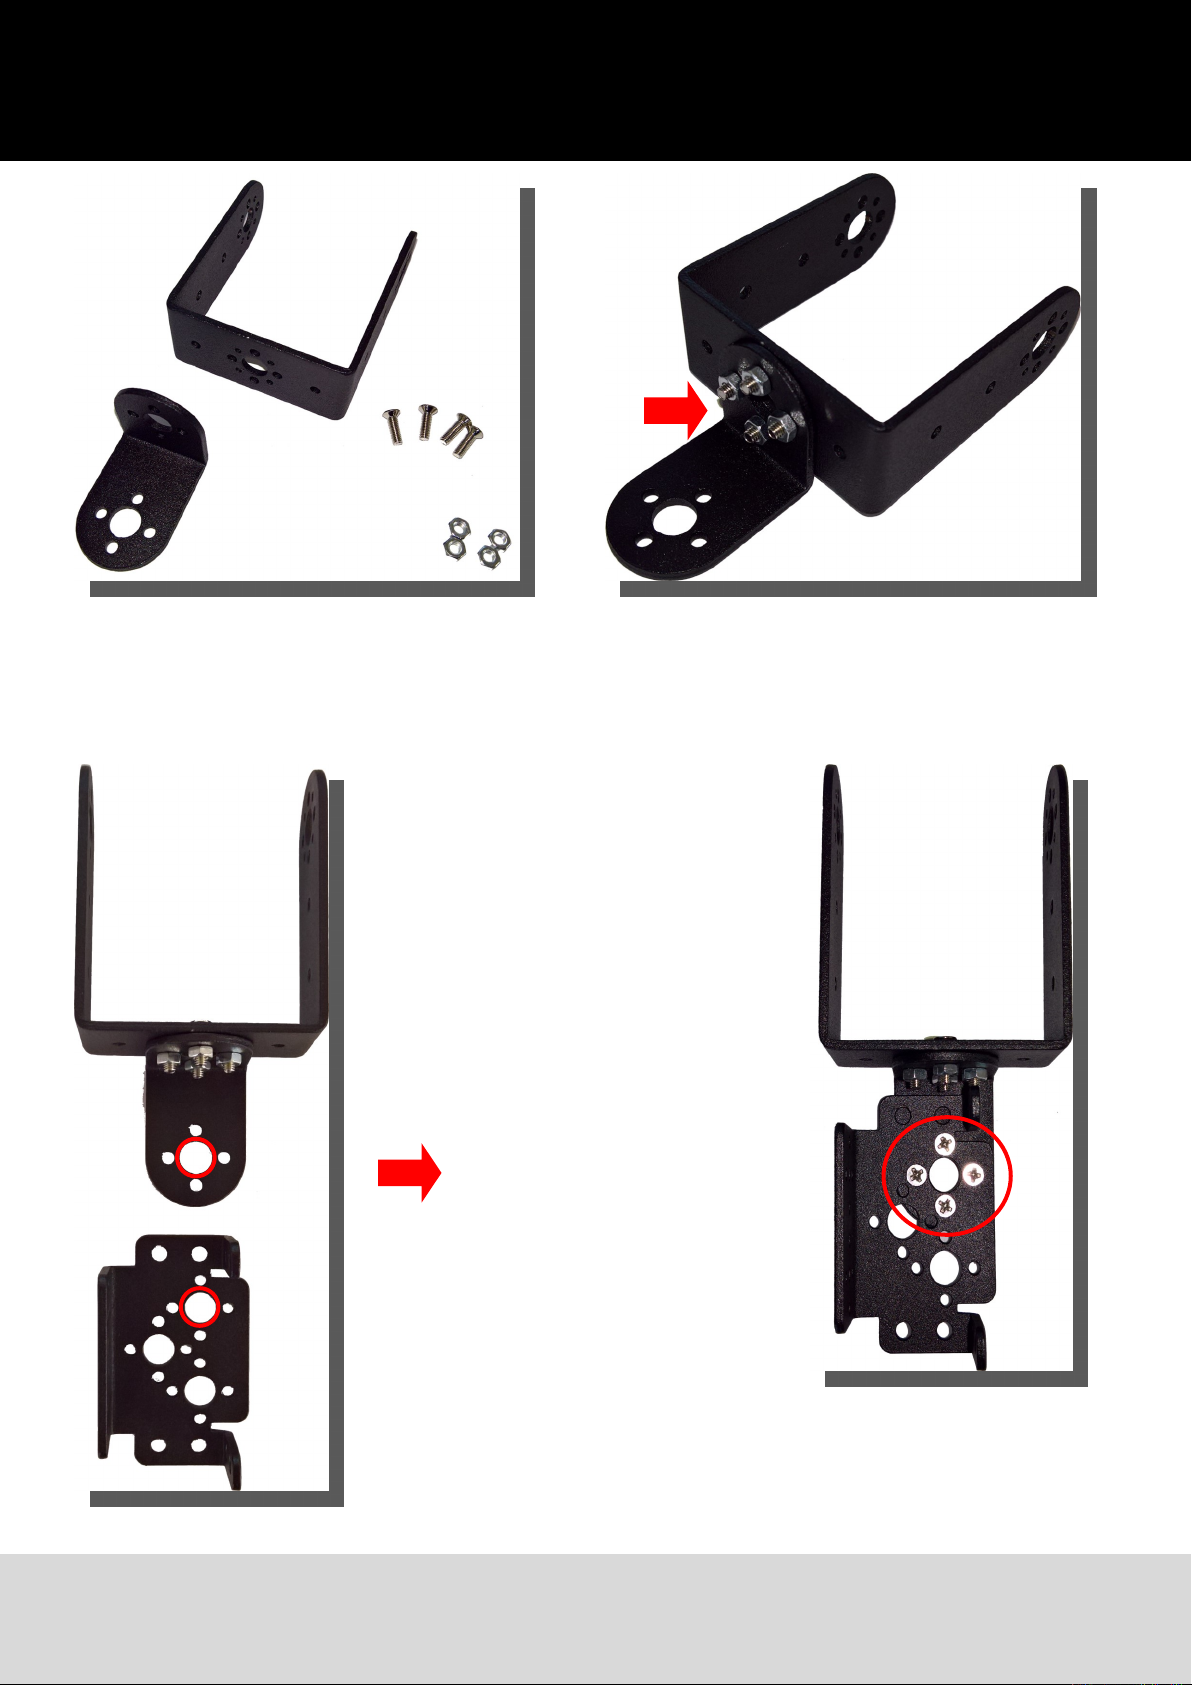
Ein weiteres U-Blech wird mit dem Winkel verschraubt.
Dieses wird dann mit dem Servohalter befesgt.
Ausgabe 14.07.2017 Copyright by Joy-IT 14
Page 15
3
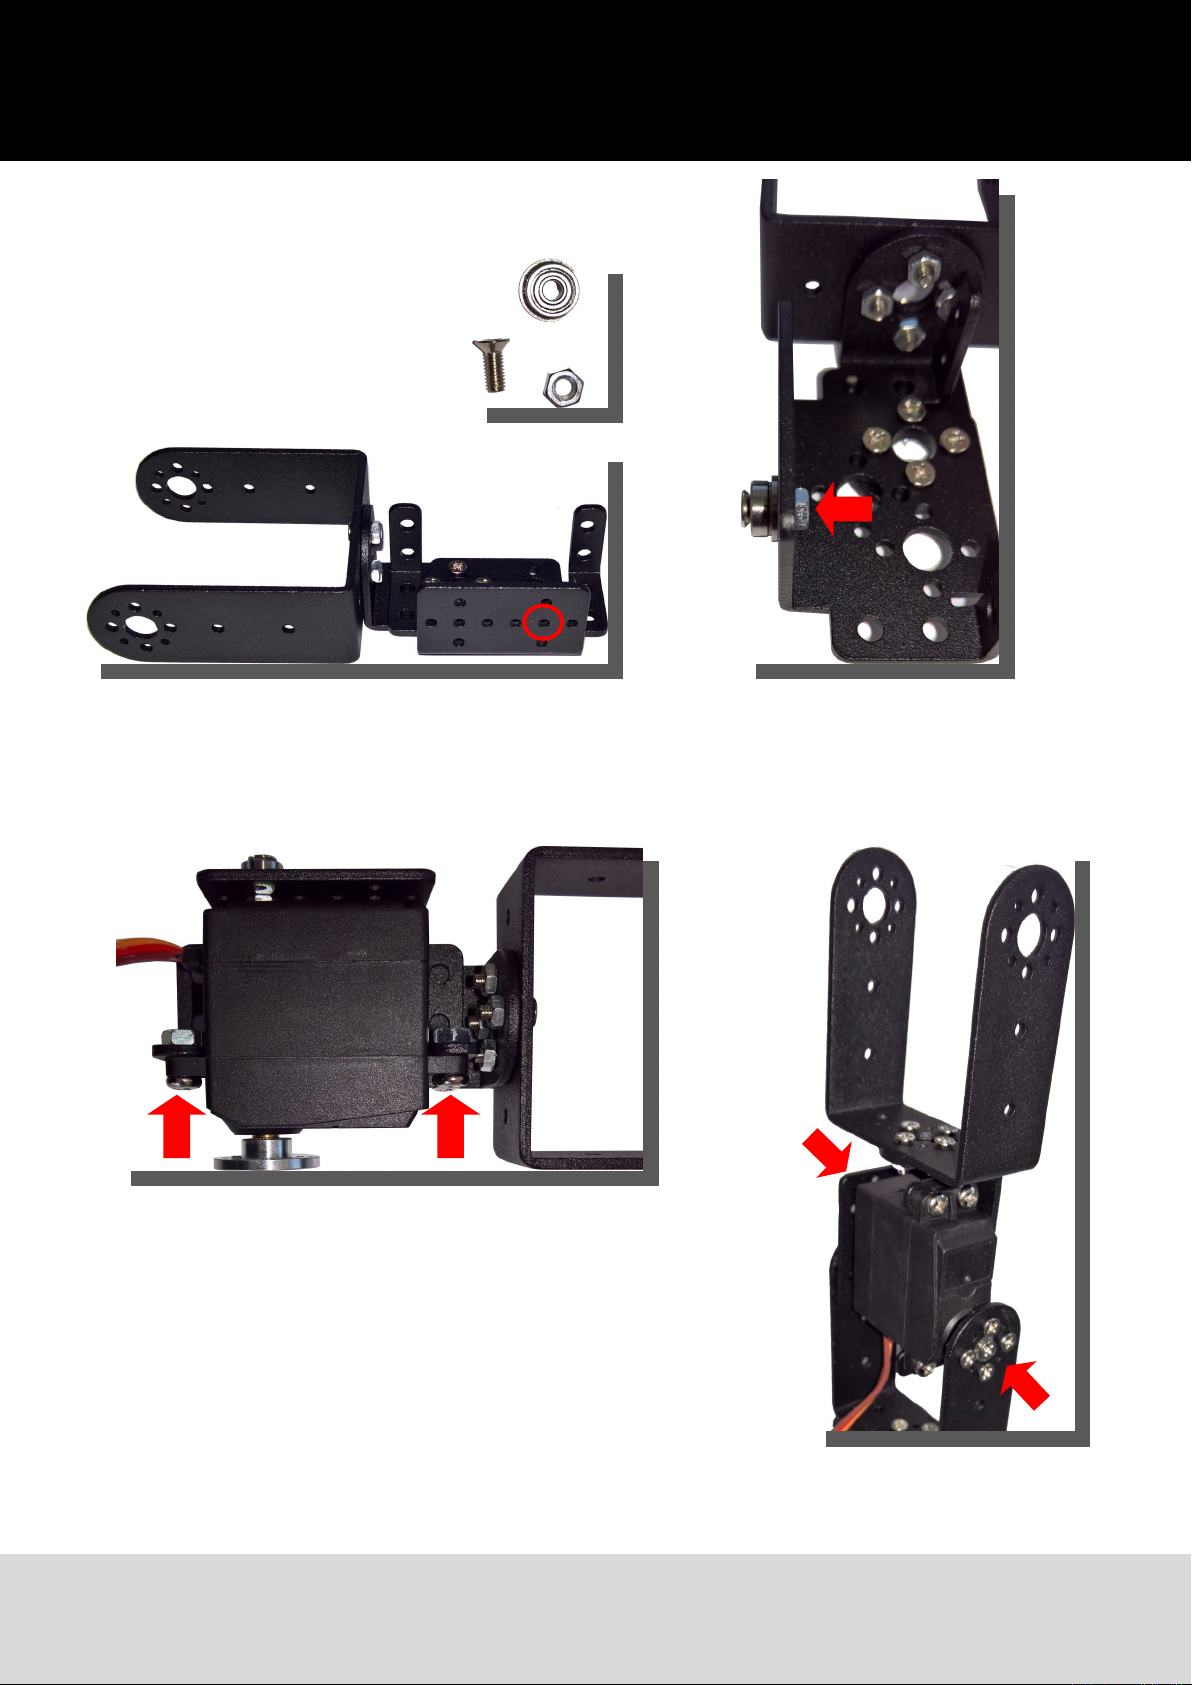
Jetzt wird das Lager befesgt.
Der Servomotor wird eingelegt und mit vier
Schrauben und Muern befesgt.
Danach wird es am Roboterarm auf beiden Seiten mit Schrauben angebracht.
Ausgabe 14.07.2017 Copyright by Joy-IT 15
Page 16
3
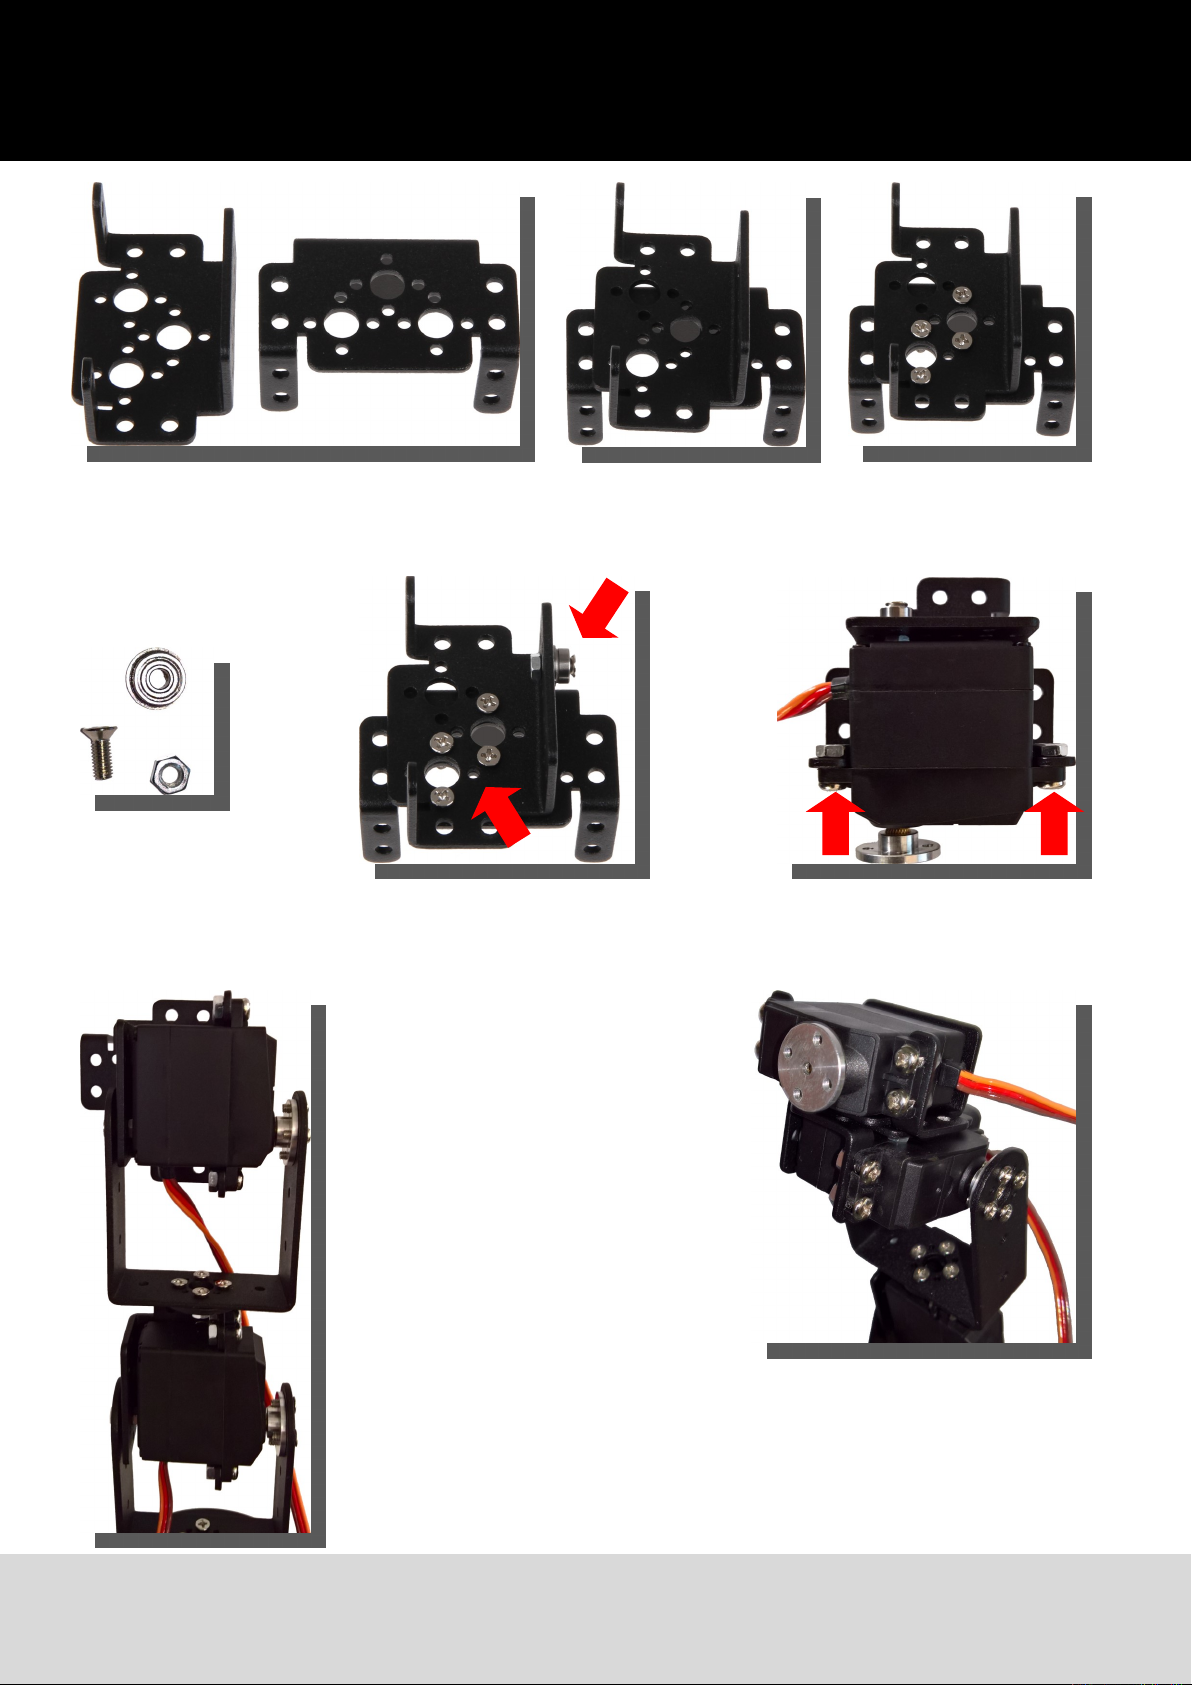
Hier werden zwei Servohalter aufeinandergelegt und mit Schrauben und Muern verbunden
Nun wird das Lager und der Servo eingebaut.
Dieses wird am
Roboterarm
befesgt.
Als letztes wird ein Servo mit vier
Schrauben und Muern verschraubt.
Ausgabe 14.07.2017 Copyright by Joy-IT 16
Page 17
3
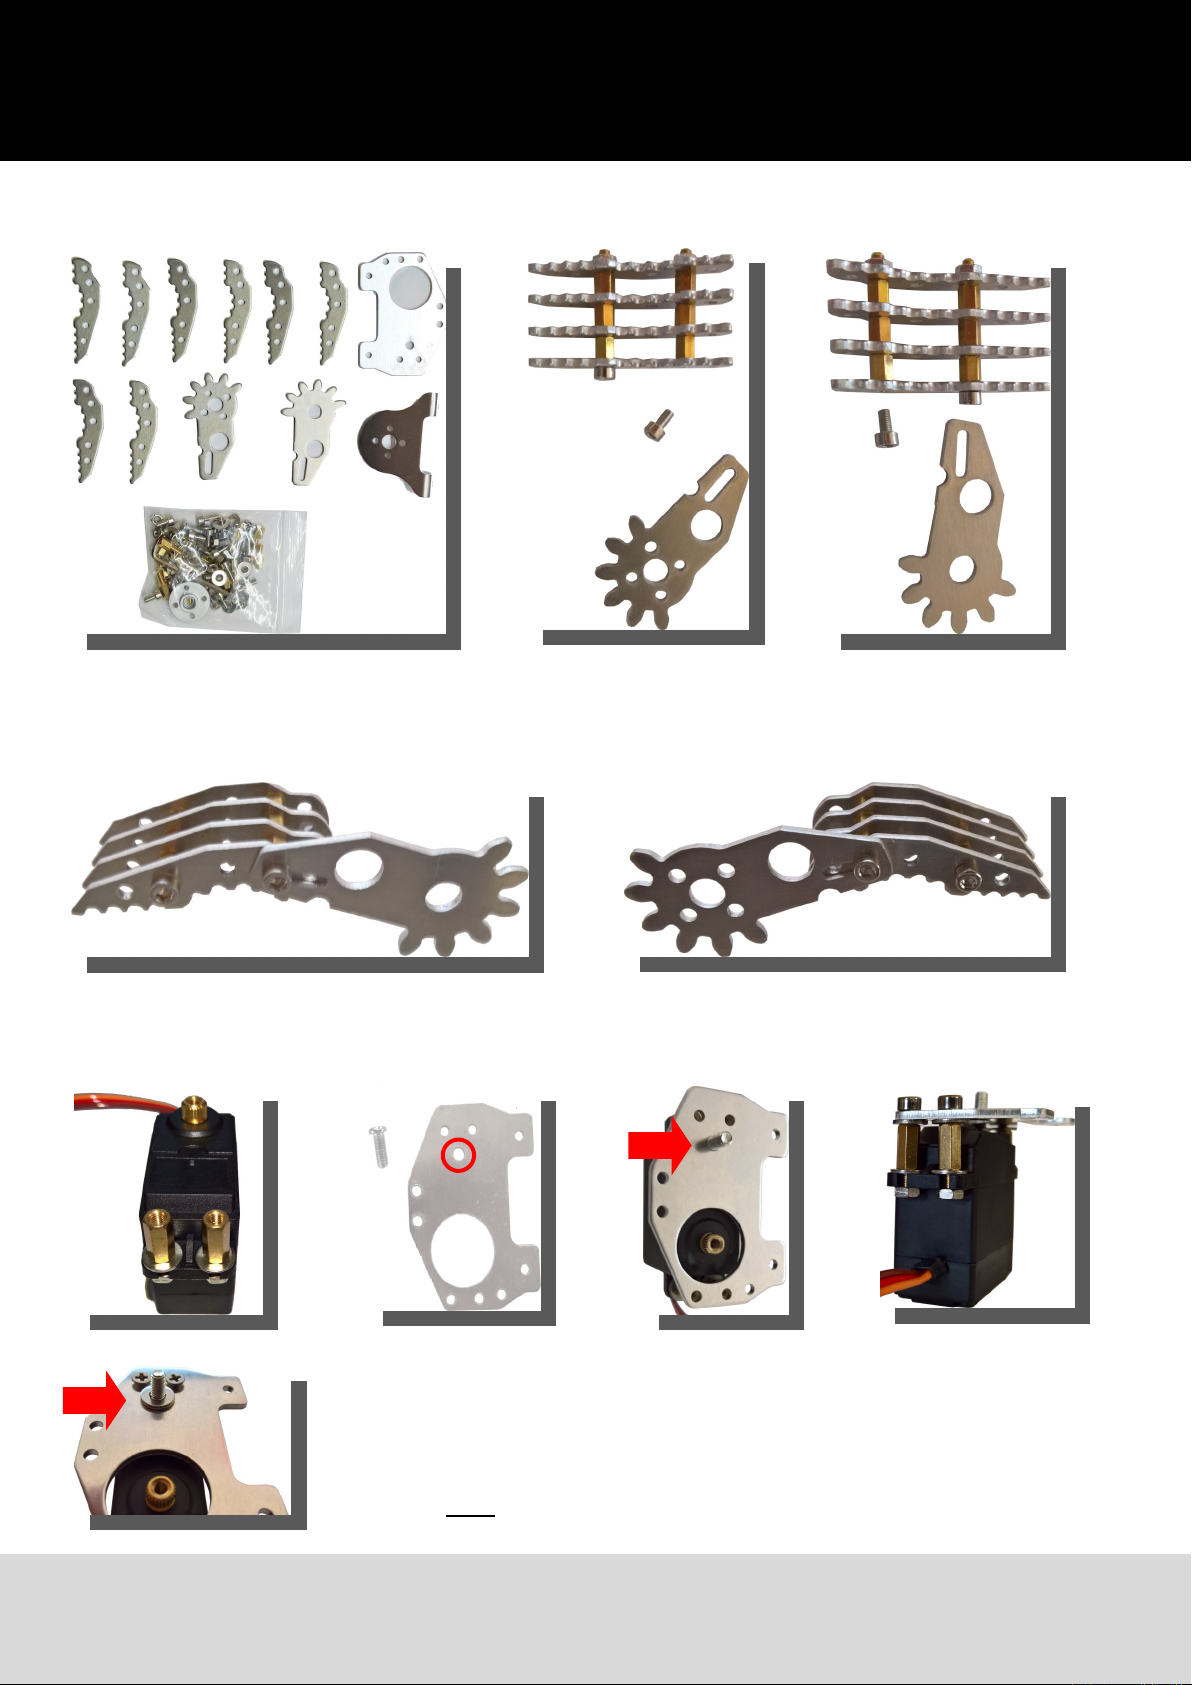
4. Montage des Roboterkralle
Als erstes werden 4 Krallennger abwechselt mit den Messingabstandshalter verschraubt. Als Abschluss
werden auf der einen Seite Muern und auf der anderen Seite Schrauben benutzt.
Zusätzlich werden die Halterungen mit Schrauben befesgt.
Am Servo werden vier Messing-Abstandshalter befesgt. Achten Sie darauf,
2x
Ausgabe 14.07.2017 Copyright by Joy-IT 17
dass je eine Unterlegscheibe unter und über dem Abstandshalter kommt.
Danach wird eine Schraube durch das Blech gelegt und dieses dann mit dem
Servo verschraubt.
Es werden zwei Unterlegscheiben auf die Schraube gelegt!!!
Page 18
3
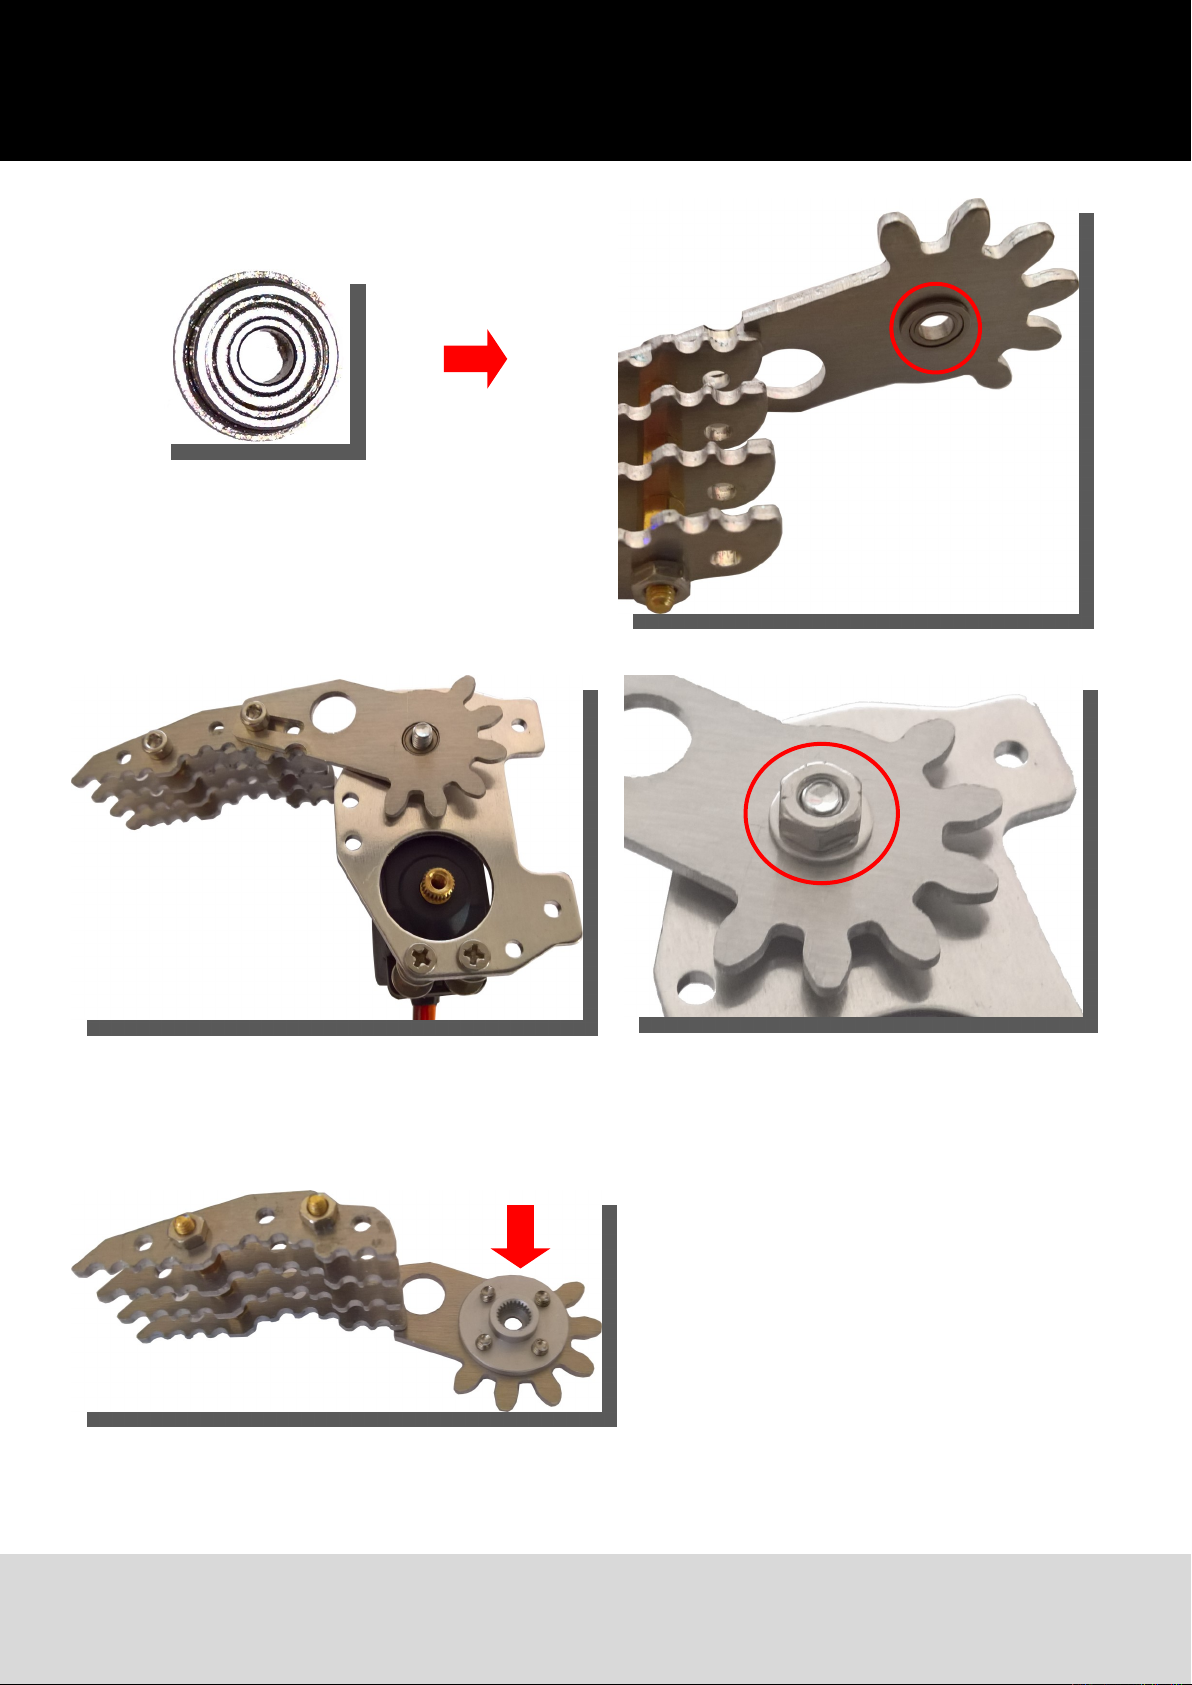
Hier wird ein Lager eingesetzt
Die erste Kralle wird auf dem Servo mit einer Unterlegscheibe und Muer befesgt.
Bei der zweiten Kralle wird ein Servohebel mit 4 Schrauben angebracht.
Ausgabe 14.07.2017 Copyright by Joy-IT 18
Page 19
3
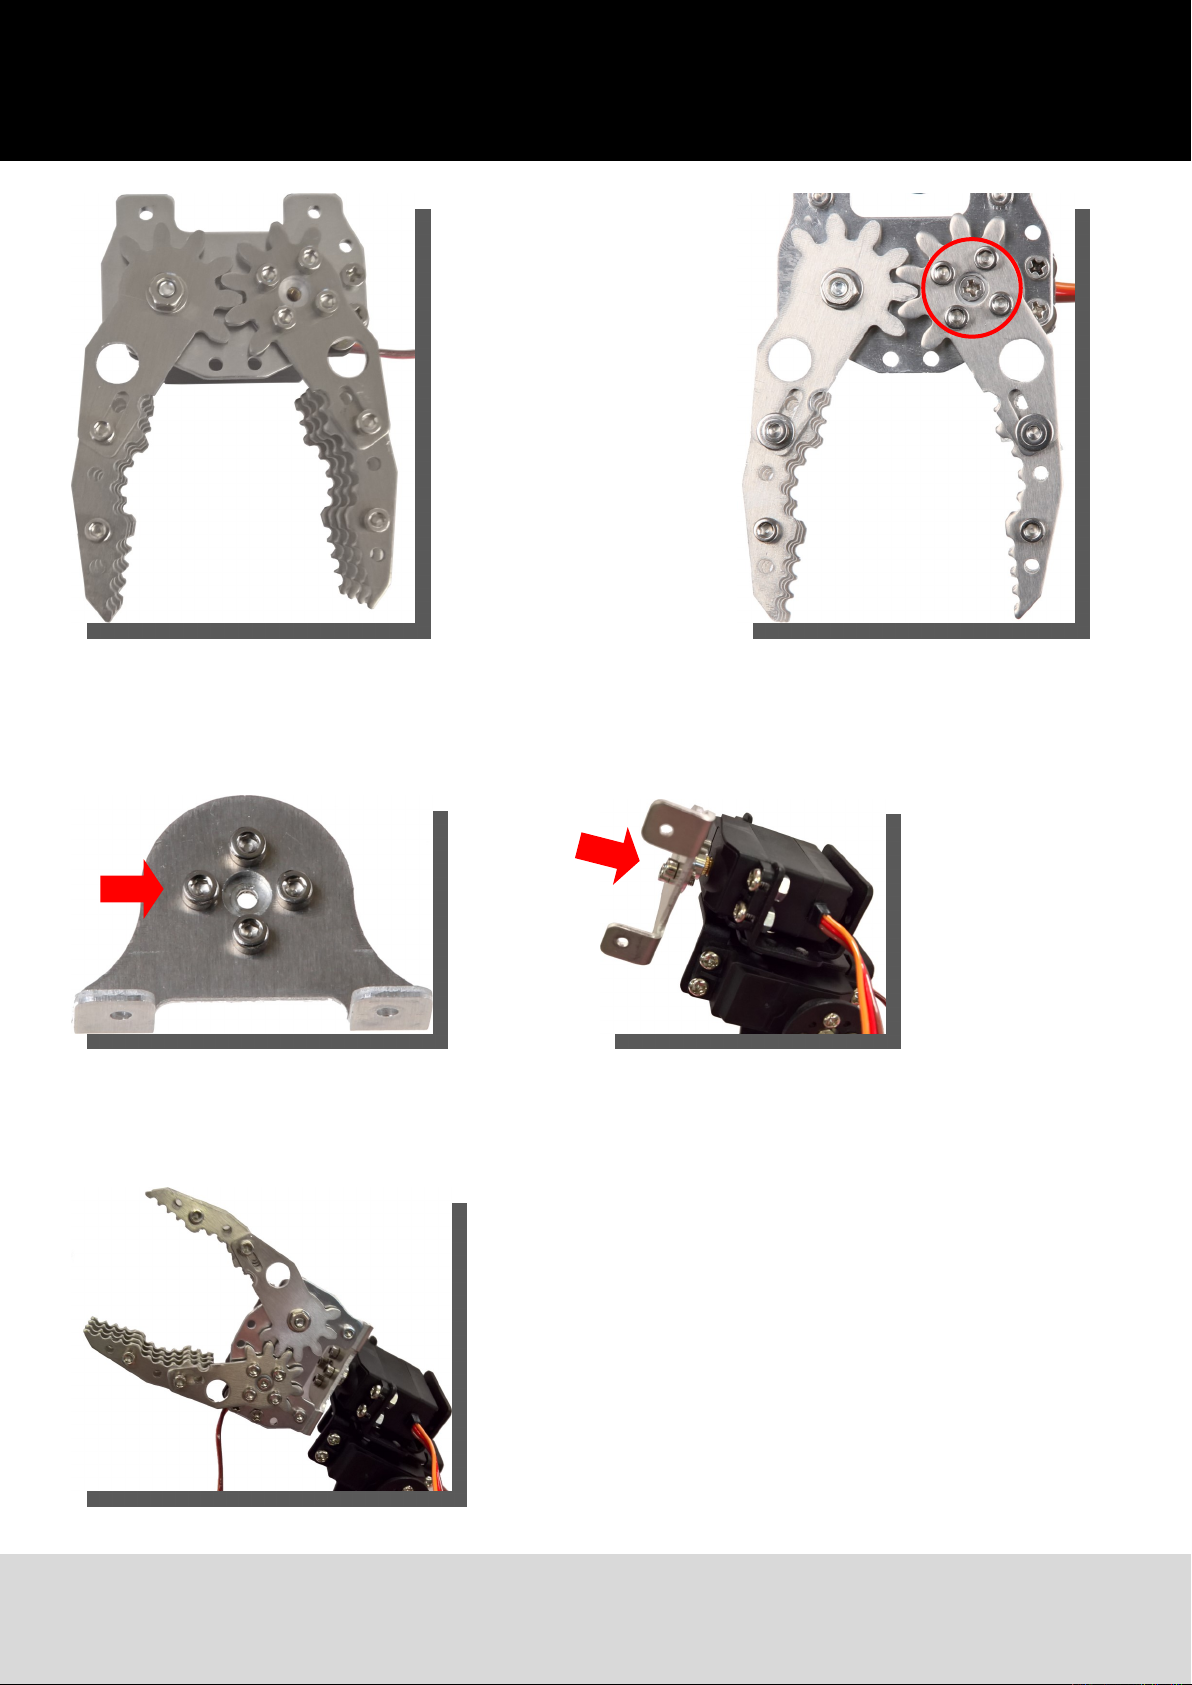
Die zweite Kralle wird angebracht und mit einer Schraube verschraubt.
Jetzt wird ein Servohebel am Winkel befesgt. Dieser wird am Servo mit einer Schraube xiert.
Als letzter Schri wird die Kralle am Winkel verschraubt.
Ausgabe 14.07.2017 Copyright by Joy-IT 19
Page 20
3
5. Sonstige Hinweise
Bitte achten Sie bei der Programmierung darauf, das die vorgegebenen Position auch erreichbar ist.
(d.h. der Motor die vorgegebene Stellung erreichen kann)
Dies gilt insbesondere für die Klaue.
Gibt man den Befehlt die Klaue komplett zu schließen, während sich ein Objekt in diese befindet, kann der Motor die vorgegebene Position nicht erreichen. Er wird mit maximaler Kraft versuchen diese Position zu erreichen und hält das Objekt somit
fest.
Kurzzeitig für mehre Sekunden stellt dies kein Problem dar, um z.B. ein Objekt von A nach B zu reichen.
Dieser Zustand stellt aber eine hohe Belastung für den Motor und das Getriebe dar und sollte nur möglichst kurz
andauern. Bei Überbelastung kann sich der Motor stark erwärmen und beschädigt werden.
Bitte achten Sie bei der Auswahl des Zubehörs wie Motorsteuerung / Netzteilen auf eine ausreichende Dimensionierung.
Die Motoren haben bei 7.4V DC eine Stromaufnahme von bis zu 2A pro Stück, Es werden 6 Motoren eingesetzt.
Wir empfehlen die Verwendung von Original JOY-iT® Zubehör.
6. Optionales Zubehör
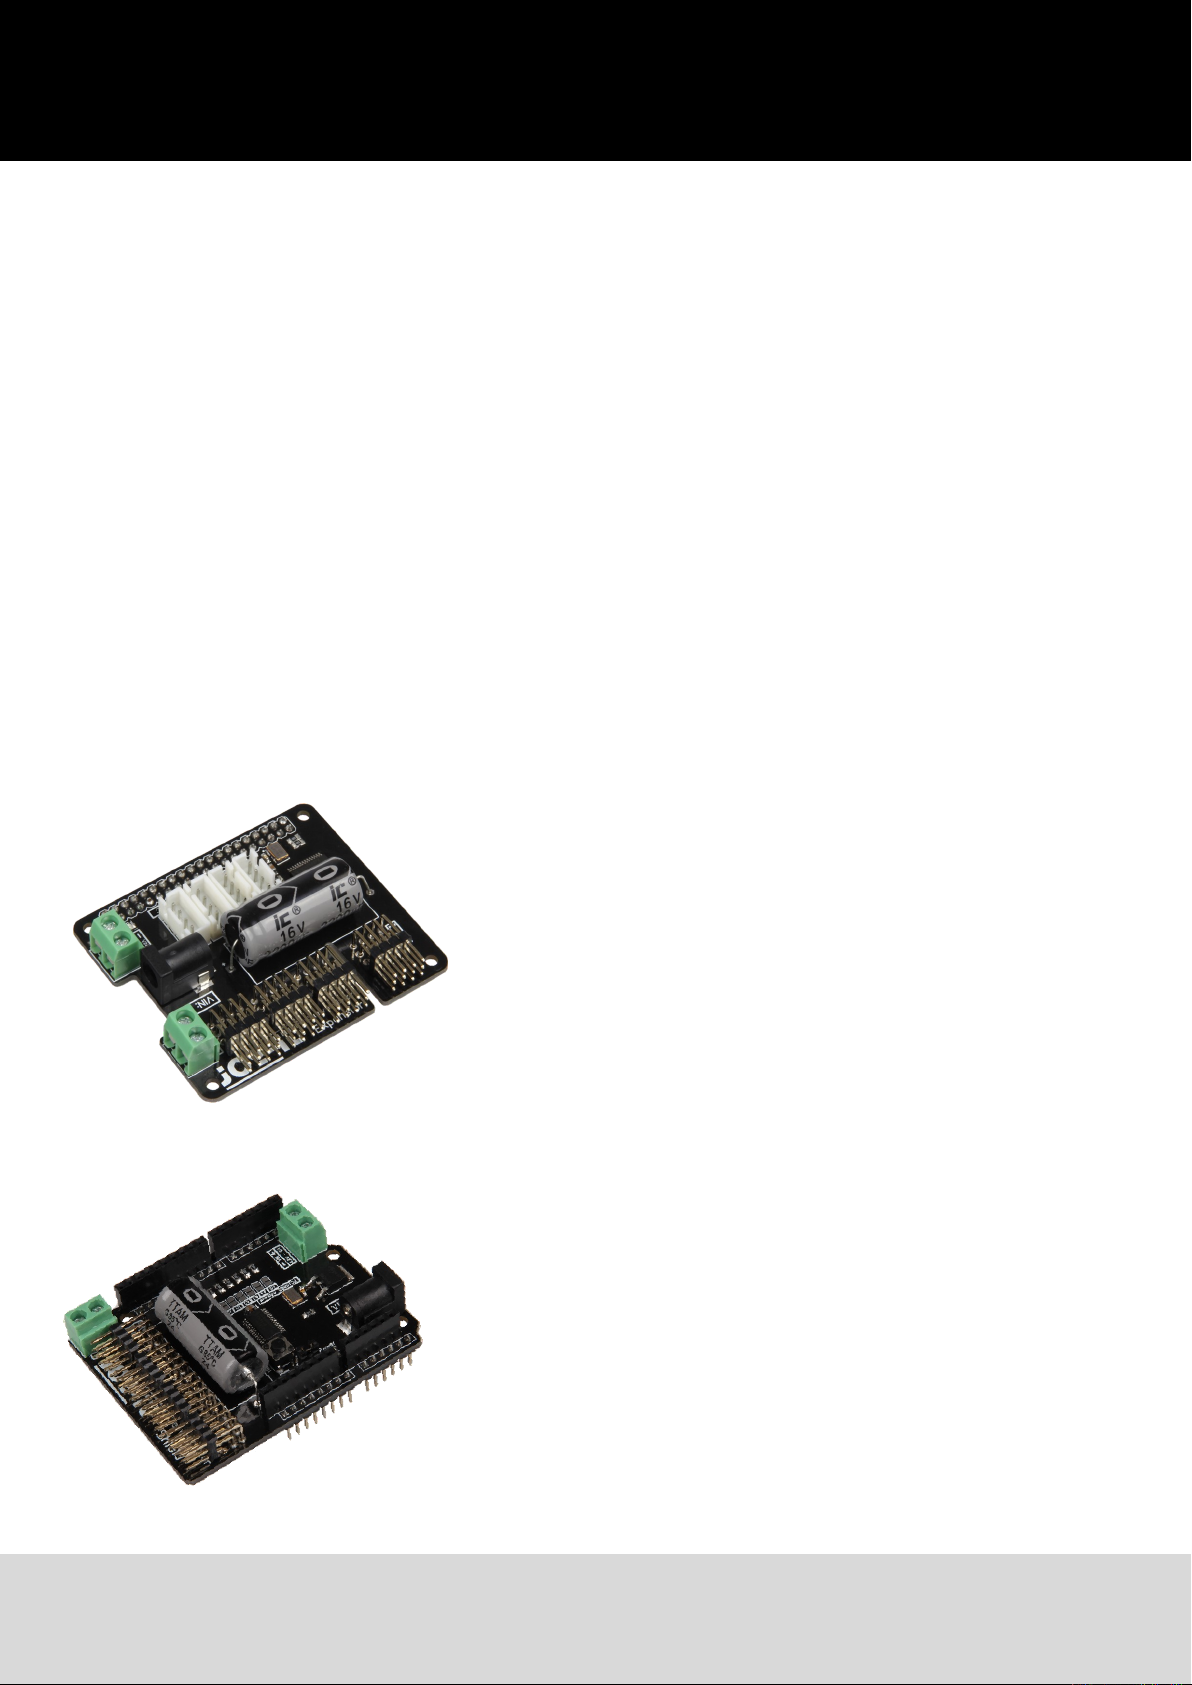
Moto PI (Motorsteuerung für Raspberry PI)
Motorino (Motorsteuerung für Arduino Mikrocontroller)
16 PWM Kanäle für Servomotoren
2 Stromeingänge für bis zu 12A
Eigener Taktgeber
AD Wandler ermöglicht Steuerung per Joystick
Kondensator zur Pufferung
16 PWM Kanäle für Servomotoren
2 Stromeingänge für bis zu 12A
Kondensator zur Pufferung
Header durchgeschleift
Ausgabe 14.07.2017 Copyright by Joy-IT 20
Page 21
3
7. Service & Kontakt
Wir sind auch nach dem Kauf für Sie da.
Sollten noch Fragen oen bleiben oder Probleme auauchen stehen wir Ihnen auch per E-Mail, Telefon
und Ticket-Supportsystem zur Seite.
E-Mail:
Ticket-System:
hp://support.joy-it.net
Telefon:
+49 (0)2845 98469 – 66 (11- 18 Uhr an Werktagen)
Für weitere Informaonen besuchen Sie unsere Website
www.joy-it.net
Aktuelle Anleitungen finden Sie unter
http://anleitung.joy-it.net
Konformitätserklärung
Als Hersteller erklären wir, die Joy-IT Europe GmbH, dass unser Produkt Robot02 bei besmmungsgemäßer Verwendung
die grundlegenden Anforderungen der
folgenden Richtlinien erfüllt:
EMV-Richtlinie 2014/30/EU RoHS-Richtlinie 2011/65/EU
Die ausführliche Konformitätserklärung können Sie bei uns unter der folgenden Adresse anfordern
JOY-iT Europe GmbH , Pascalstr. 8, 47506 Neukirchen-Vluyn oder per E-Mail [email protected]
13.07.2017 Yue Yang Geschäsführerin
Achtung, diese Konformitätserklärung gilt nur für die von uns gelieferten Komponenten des Bausatzes, die von uns gelieferten Motoren halten bei Betrieb mit der angegeben Spannung die Vorschrien der EMV Richtlinie ein. Durch das hinzufügen
von eigenen Bauteilen werden Sie selbst zum Hersteller und müssen somit auch sicherstellen, das das hieraus
entstandene Gerät den Vorschrien entspricht.
Aktuelle Downloads finden Sie unter
http://downloads.joy-it.net
Ausgabe 14.07.2017 Copyright by Joy-IT 21
 Loading...