

Page 1
POD DRIVE EVO USER MANUAL
BEDIENUNGSANLEITUNG POD DRIVE EVO
Pod Drive 1.0 / Pod Drive 3.0 / Pod Drive 6.0
2021.03 Version 1.2
Copyright © 2021 ePropulsion. All Rights Reserved
Page 2
Page 3
Acknowledgement
Thanks for choosing ePropulsion products, your trust and support in our company
are sincerely appreciated. We are dedicated to providing high-performance electric
outboards, electric pod drives, sup/kayak motors, reliable lithium batteries and accessories.
Welcome to visit www.epropulsion.com and contact us if you have any concerns.
Using This Manual
Before use of the product, please read this user manual thoroughly to understand the
correct and safe operations. By using this product, you hereby agree that you have
fully read and understood all contents of this manual. ePropulsion accepts no liability
for any damage or injury caused by operations that contradict this manual.
Due to ongoing optimization of our products, ePropulsion reserves the rights of constantly adjusting the contents described in the manual. ePropulsion also reserves the
intellectual property rights and industrial property rights including copyrights, patents,
logos and designs, etc.
This manual is subject to update without prior notice, please visit our website
www.epropulsion.com for the latest version. If you nd any discrepancy between your
products and this manual, or should you have any doubts concerning the product or
the manual, please visit www.epropulsion.com.
ePropulsion reserves the rights of nal interpretation of this manual.
This manual is multilingual, in case of any discrepancy in the interpretation of different language versions, the English version shall prevail.
English
Symbols
The following symbols will help to acquire some key information.
Important instructions or warnings
Useful information or tips
1
Page 4
Product Identification
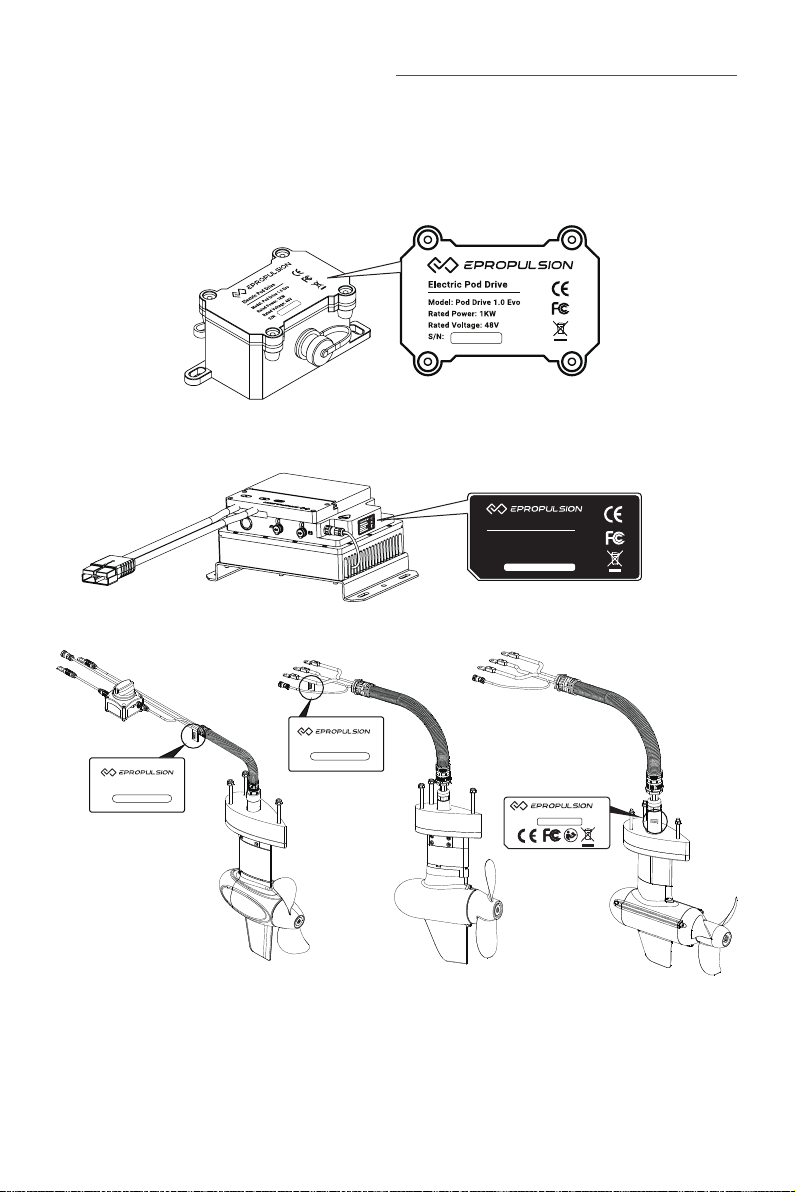
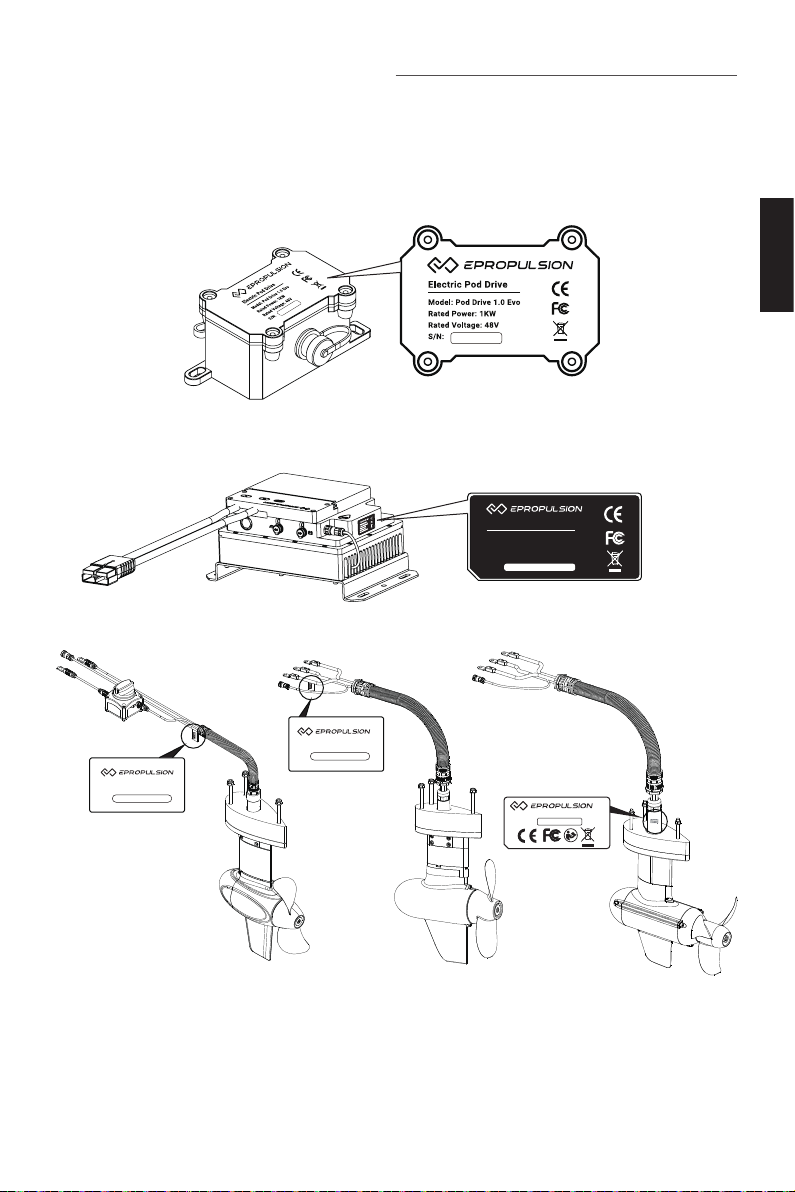
Below picture indicates the serial numbers of Pod Drive Evo. Please note the position
of the serial numbers and record them for access to warranty service and other after-sale services.
Figure 0-1
Electric Pod Drive
Model: Pod Drive 3.0 Evo
Rated Power: 3kW
Rated Voltage: 48V
S/N:
Figure 0-2
Model: Pod Drive 3.0 Evo
SN:
Model: Pod Drive 1.0 Evo
SN:
Model: Pod Drive 6.0 Evo
Serial No.:
FCC-ID: 2AA72-PTR9618PA
Figure 0-3 Figure 0-4 Figure 0-5
2
Model: Pod Drive 6.0 Evo
Serial No.:
FCC-ID: 2AA72-PTR9618PA
Page 5
Table of Contents
Acknowledgement ..................................................................................... 1
Using This Manual ..................................................................................... 1
Symbols .................................................................................................... 1
Product Identification ................................................................................ 2
1 Product Overview ................................................................................... 5
1.1 In the Package ........................................................................................ 5
1.2 Parts and Diagrams ................................................................................. 8
1.3 Technical Data ....................................................................................... 10
1.4 Declaration of Conformity .....................................................................11
1.5 Important Notes ................................................................................... 12
2 Checking the Propeller ......................................................................... 13
3 Mounting the Motor .............................................................................. 15
4 Connecting the Battery ......................................................................... 19
4.1 Connecting a 48V Battery ..................................................................... 19
4.2 Connecting a SPIRIT Battery Plus (Only for Pod Drive 1.0 Evo) ......... 20
5 Evo Remote Control .............................................................................. 21
5.1 Display Panel ......................................................................................... 21
5.2 Charging ................................................................................................. 25
5.2.1 Charging by Solar Power ............................................................. 25
5.2.2 Charging by Wired Connection ...................................................25
5.3 Power Adjusting .................................................................................... 27
5.3.1 Power Adjusting for Evo Remote Control ...................................27
5.3.2 Recalibration ................................................................................ 28
5.4 Use of Kill Switch ................................................................................... 29
5.5 Use of Safety Wristband .......................................................................30
5.5.1 Pairing Safety Wristband with Remote Control .........................30
5.5.2 Man Overboard Protection .......................................................... 30
5.5.3 Emergency Stop ........................................................................... 30
5.6 Pairing Remote Control with the Pod Drive .........................................31
5.7 Warning Messages ................................................................................33
English
3
Page 6
6 Checklist before Use ............................................................................. 35
7 Starting the Pod Drive ........................................................................... 35
8 Stopping the Pod Drive ......................................................................... 36
9 Hydro Generation Function ...................................................................37
10 Maintenance ....................................................................................... 38
10.1 Propeller Maintenance ........................................................................ 38
10.2 Replacing the Anode ........................................................................... 38
11 Transport and Storage ........................................................................ 40
12 Emergency Situations ......................................................................... 41
12.1 Collision ............................................................................................... 41
12.2 Low Battery Level ................................................................................ 41
13 Warranty ............................................................................................ 42
13.1 Warranty Policies.................................................................................42
13.2 Out of Warranty ...................................................................................43
13.3 Warranty Claim Procedures ................................................................ 43
4
Page 7
1 Product Overview
Pod Drive 1.0/3.0/6.0 Evo are the electric pod drive system of 1kW/3kW/6kW input
power, controlled by either Evo Remote Control or Evo Side Mount Control. Pod is
gaining increasing population among boat owners in recent decades. But available
premium electric pod systems are rare. Electric pod drives are environment-friendly, clean and very efficient. This electric pod drive system is equivalent of 3hp/6hp/9.9hp, perfect for recreational small and medium sized boats such as sailboats and
some motor boats.
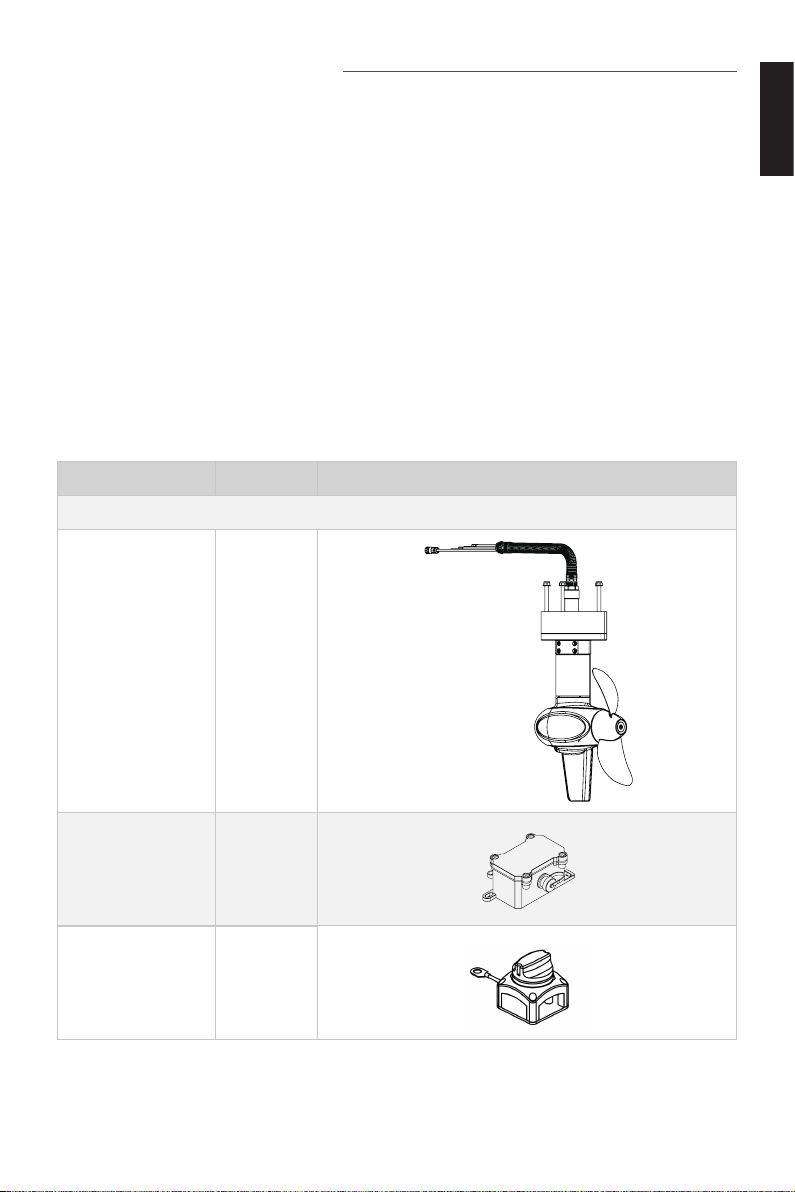
1.1 In the Package
When you receive a set of Pod Drive Evo, unpack its package and check if all the
items below are included in the package. If there is any loss or transport damage,
please contact your dealer immediately.
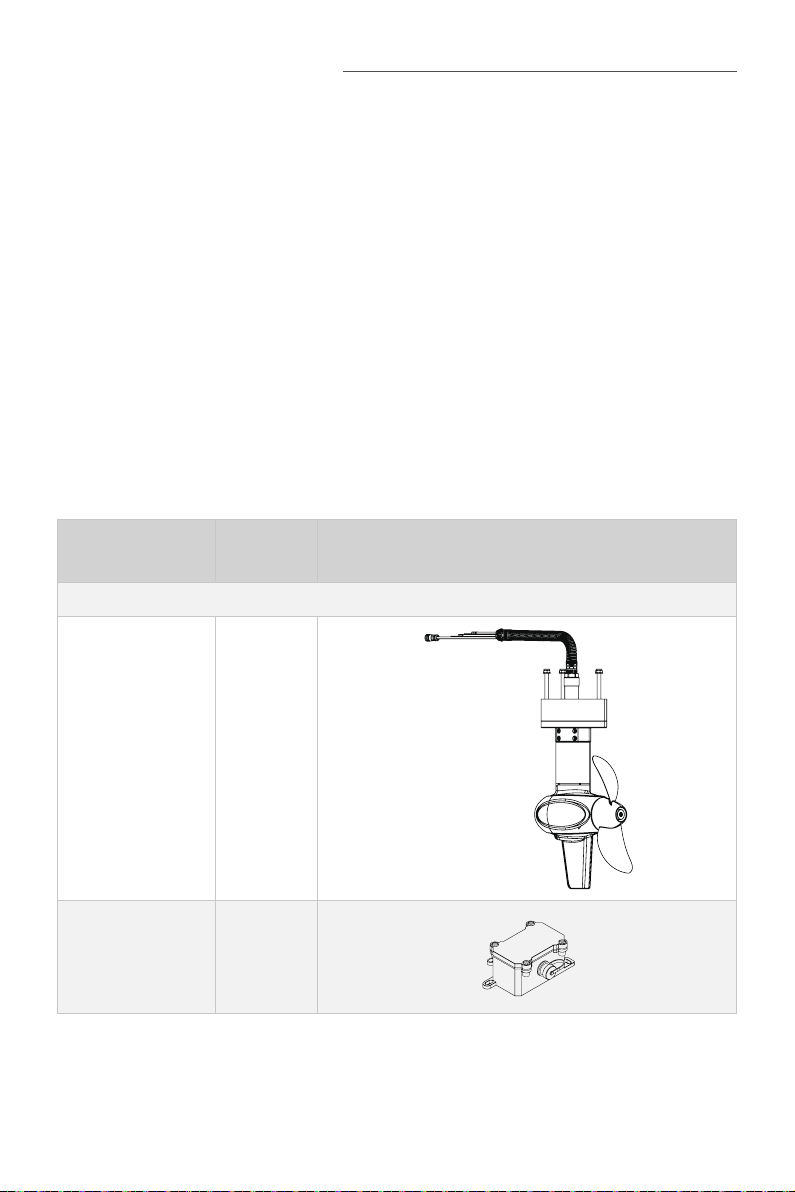
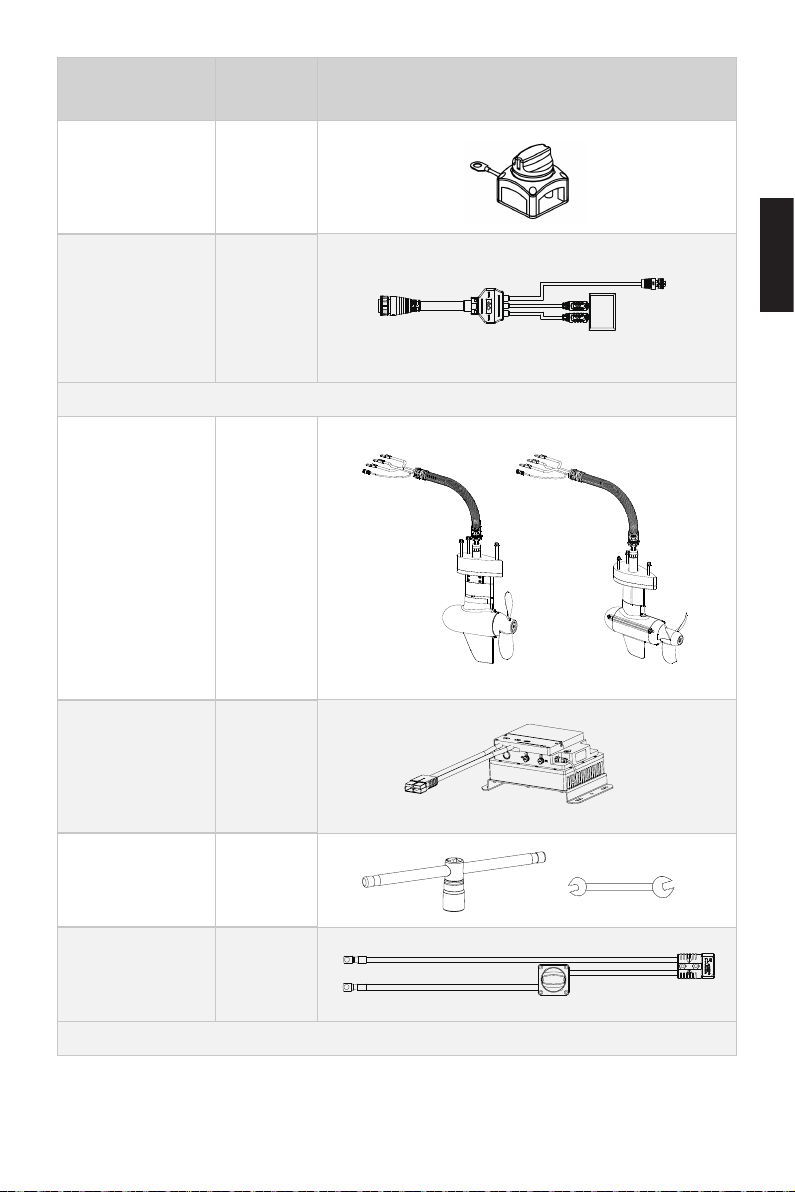
Items Qty./Unit Figure
Pod Drive 1.0 Evo
English
Pod Motor 1 Set
Communication
Module
Power Switch 1 Set
1 Set
5
Page 8
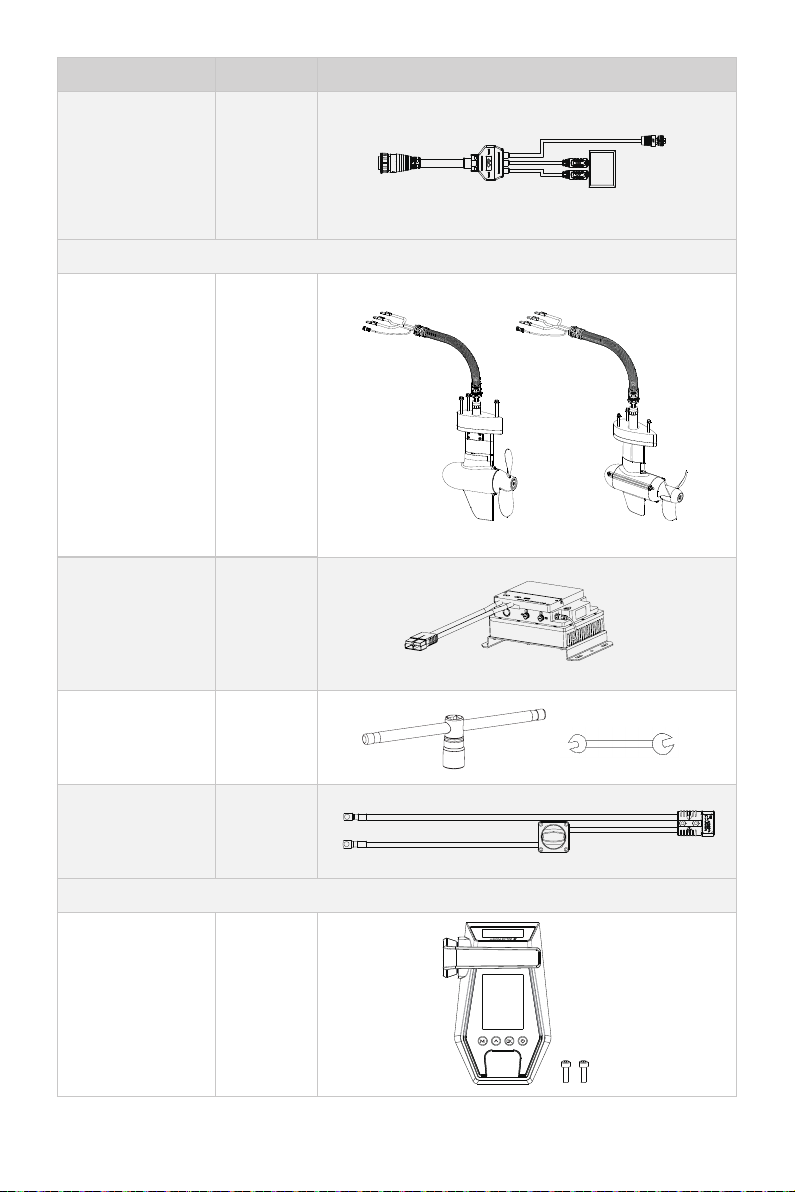
Items Qty./Unit Figure
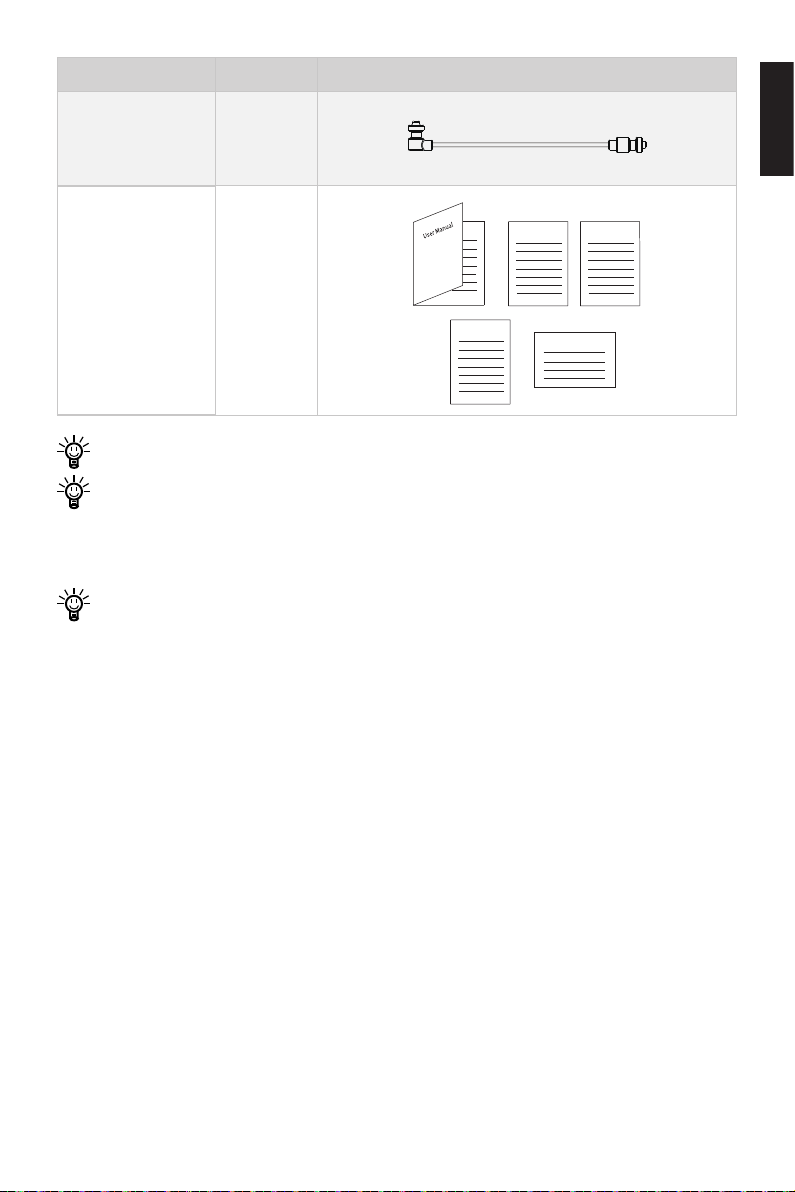
Connection Cable
for Pod 1.0 Evo
and Spirit Battery
Plus (Purchased
separately)
1 Set
Pod Drive 3.0 Evo & Pod Drive 6.0 Evo
Pod Motor 1 Set
Driver Module 1 Set
Wrench Set 1 Set
Main Switch Cable 1 Set
Evo Remote
Control
(Purchased
separately)
1 Set
or
Shared by Pod Drive Evo
6
Page 9
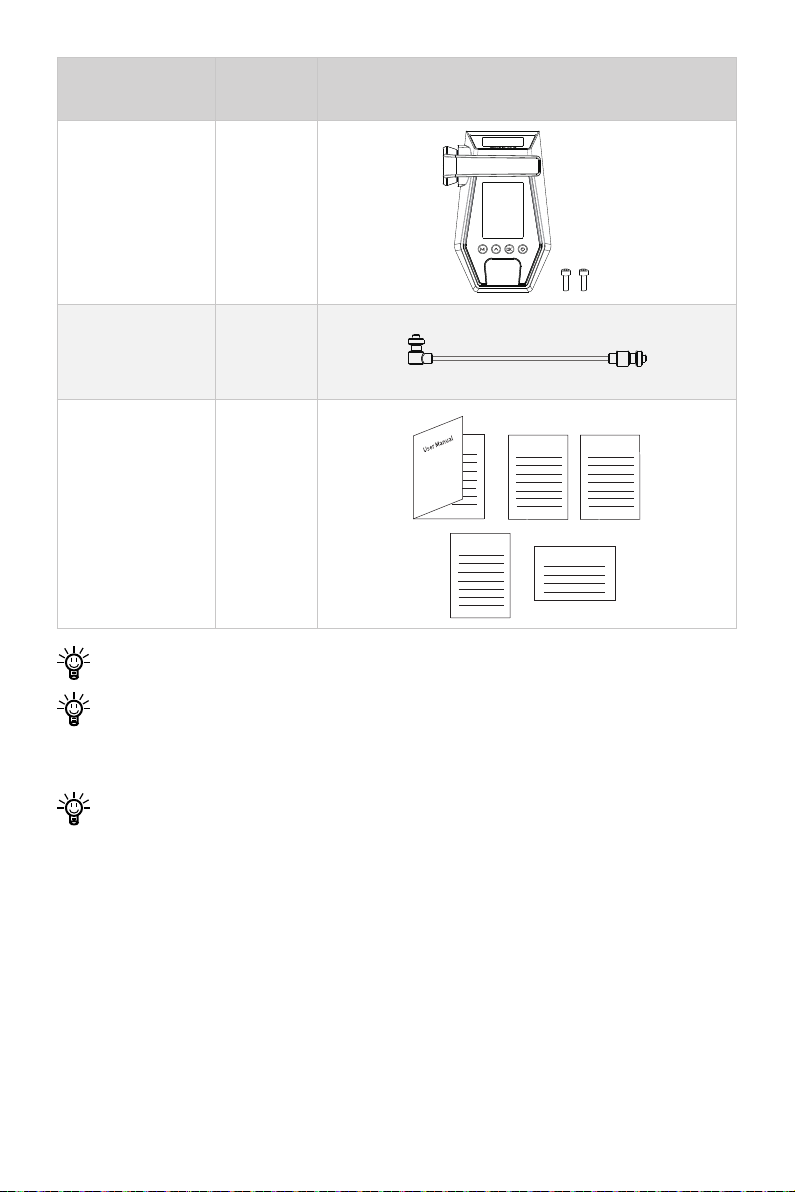
Items Qty./Unit Figure
Communication
Cable
User Manual,
1 Set
5m
Warranty Card Fixing Guide
Fixing Guide,
Warranty Card,
Invitation Card &
1 Set
Quality
Certificant
Invitation Card
Quality Certicate
The Evo Remote Control need to be purchased separately.
Other accessories such as batteries, charger, etc. appearing in this manual but
not included in this package list require users to purchase them from ePropulsion authorized dealers.
Save ePropulsion original package for transport and storage.
English
7
Page 10
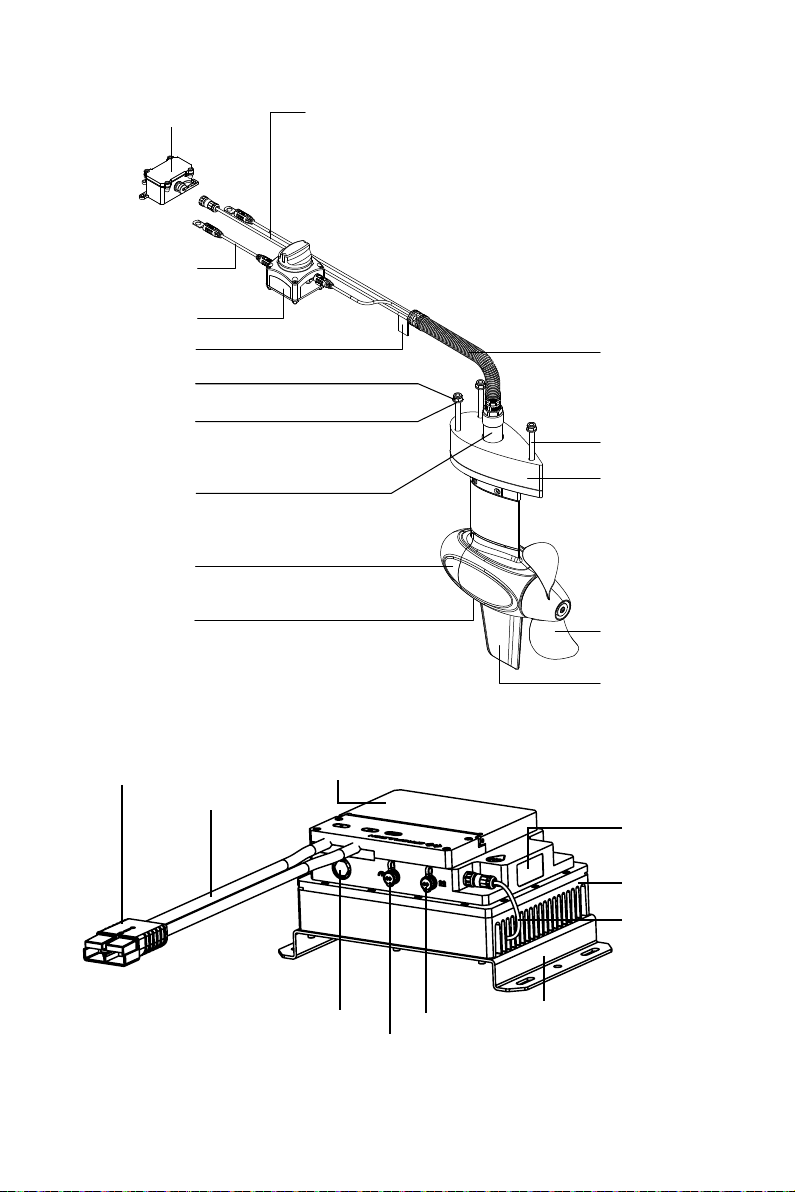
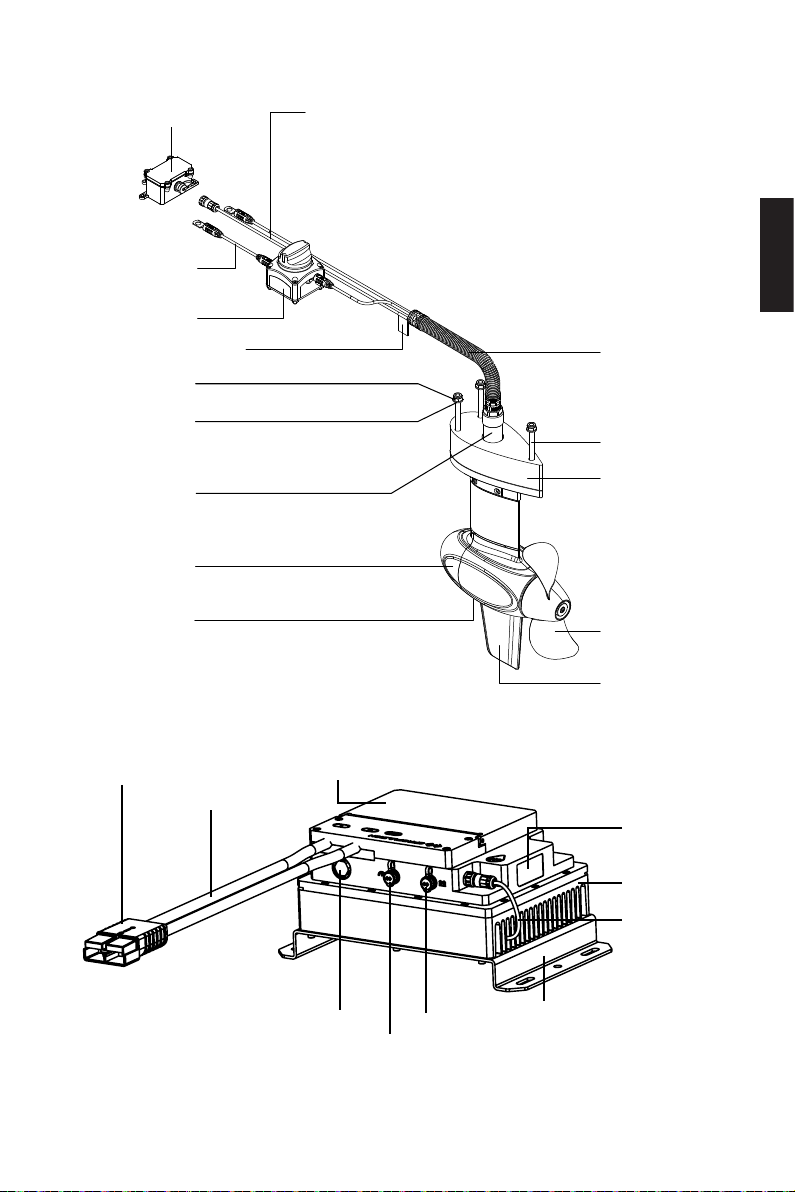
1.2 Parts and Diagrams
Communication module Communication cable
Power cable
Main switch
Product label
M8 screw
Corrugated pipe
M8 washer
Supporting tube
Motor
Power cable connector
Anode
Figure 1-1 Pod Drive 1.0 Evo
Dust cover
Power cable
M8 bolt
Adjusting pad
Propeller
Skeg
Product label
Heat sink
Fan cable
Valve
Throttle communication port
Figure 1-2 Pod Drive 3.0 Evo & Pod Drive 6.0 Evo Driver
Battery communication port
Driver base
8
Page 11
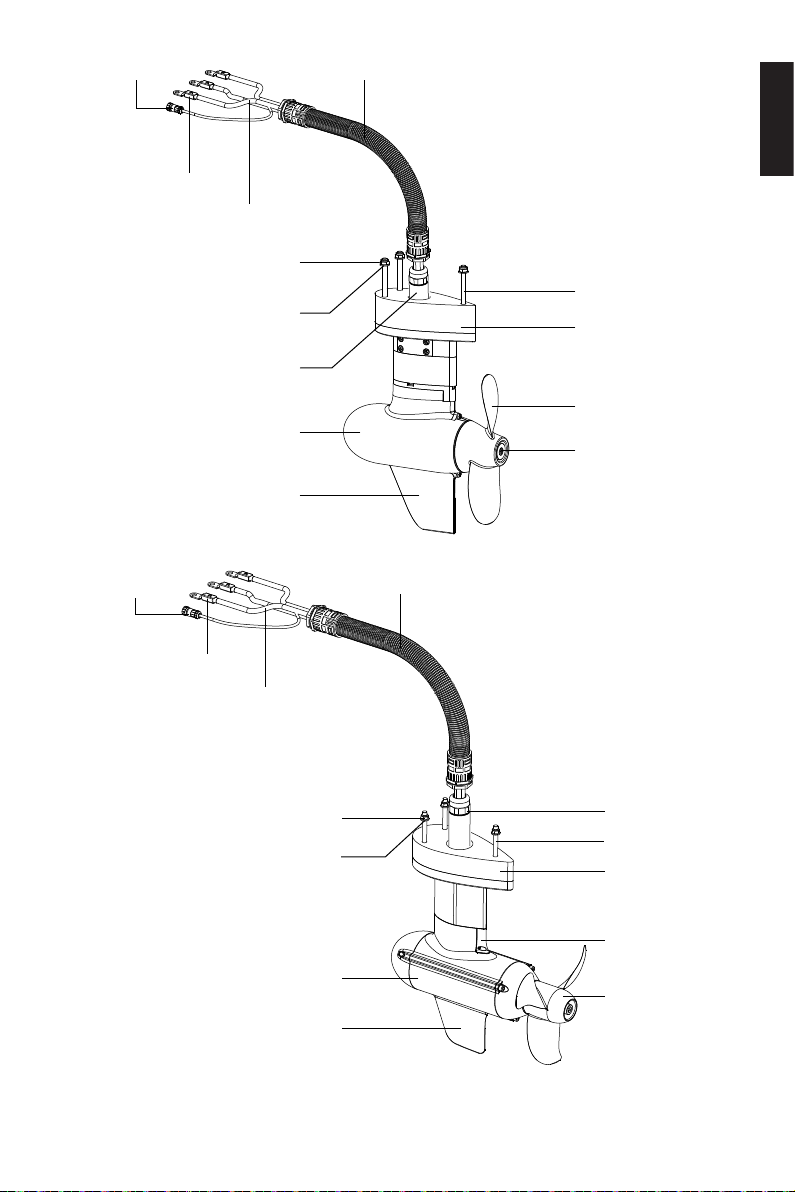
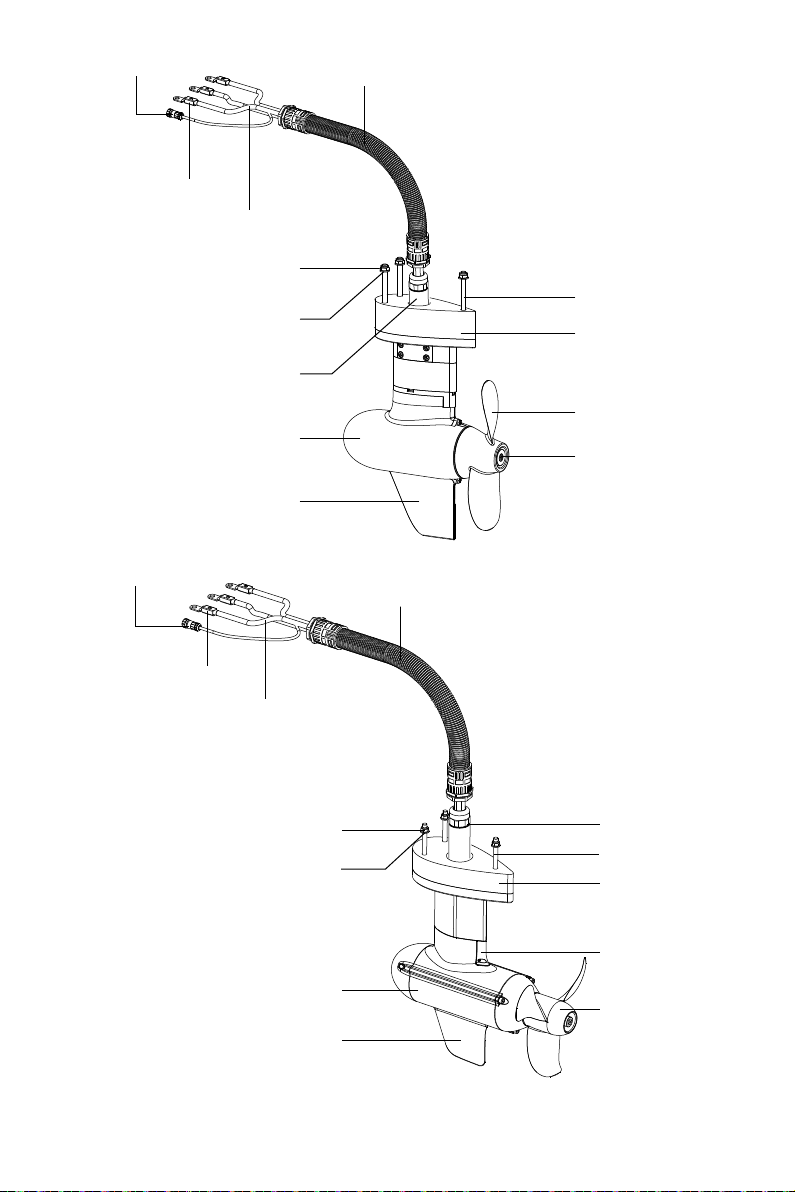
Corrugated pipeTemperature line
Phase line icon
Three-phase line
M8 locknut
M8 washer
Supporting tube
Phase line icon
Three-phase line
English
M8 bolt
Adjusting pad
Propeller
Motor
Anode
Skeg
Figure 1-3 Pod Drive 3.0 Evo
Corrugated pipeTemperature line
M10 locknut
M10 washer
Motor
Skeg
Figure 1-4 Pod Drive 6.0 Evo
9
Supporting tube
M10 bolt
Adjusting pad
Anode
Propeller
Page 12
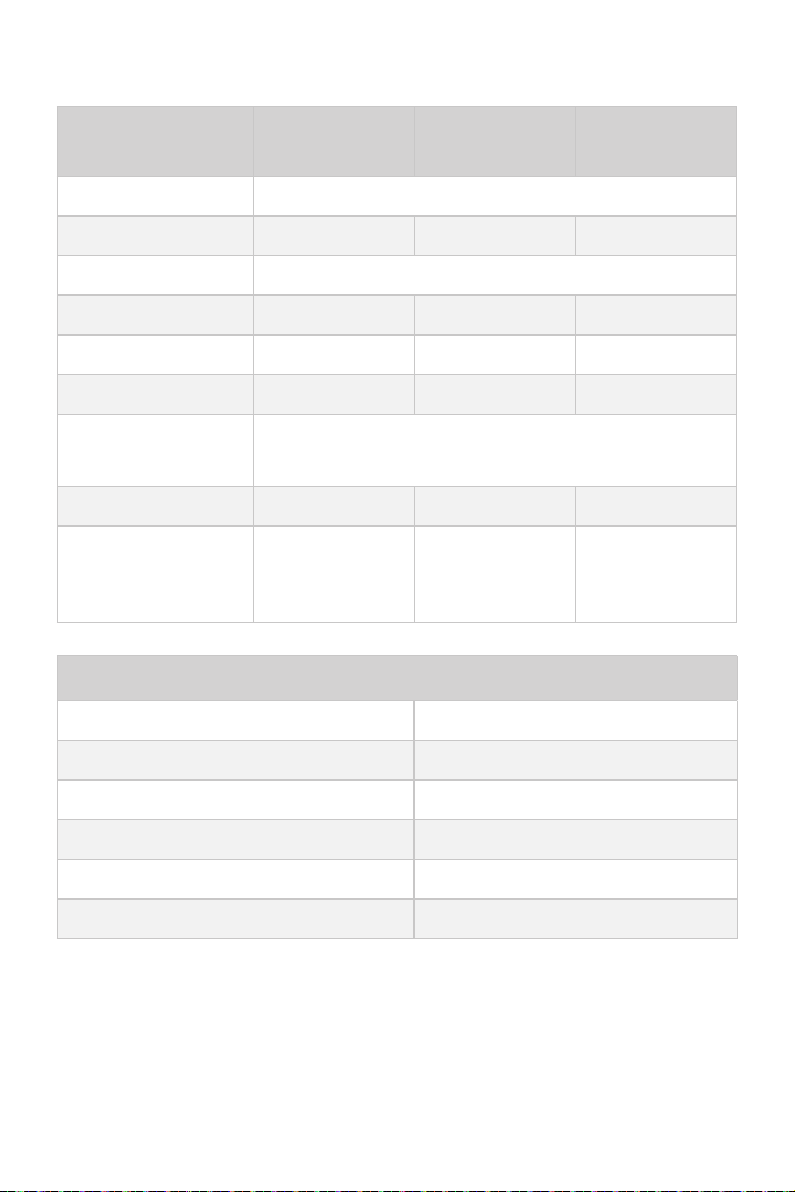
1.3 Technical Data
Pod Drive 1.0 Evo Pod Drive 3.0 Evo Pod Drive 6.0 Evo
Type Electric Pod Drive Motor
Input Power 1 kW 3 kW 6 kW
Rated Voltage 48V
Equivalent Power 3 hp 6 hp 9.9 hp
Max Overall Eciency 55% 51% 57%
Rated Rotation Speed 1200 rpm 2300 rpm 1500 rpm
Control System
Weight 6.2 kg / 13.7 lbs 15.3 kg / 33.7 lbs 31kg / 68.3 lbs
Propeller (Diameter ×
Pitch)
External Battery Requirement
Type Lead-acid Battery or Lithium Battery
Rated Voltage 48 V
Minimum Voltage 39 V
Maximum Voltage 60 V
Minimum Continuous Discharge Current 28 A
Internal Resistance ﹤100 mΩ
Evo Remote Control / Evo Side Mount Control / Evo Dual
Remote Control
11″ × 5.8″ com-
posite propeller,
two-blade
10.2″ × 6.7″ composite propeller,
two-blade
12.6″ × 8.7″ alu-
minum propeller,
three-blade
10
Page 13
1.4 Declaration of Conformity
Object of the Declaration:
Product: Electric Outboard Motor
Model: Pod Drive 1.0 Evo, Pod Drive 3.0 Evo, Pod Drive 6.0 Evo
Company Name: Guangdong ePropulsion Technology Limited
Address: Room 201, Bldg.17A, 4th XinZhu Road, SongShan Lake District, Dongguan
City, Guangdong Province, China
The object of the declaration is in conformity with the following directives:
EMC-directive 2014/30/EU
MD-directive 2006/42/EC
RED-directive 2014/53/EU
Applied Standards:
EN 55014-1:2017 EN 300328:2019
EN 55014-2:2015 EN 50663:2017
EN 61000-3-2:2014 EN 62368-1:2014+A1:2017
EN 61000-3-3:2013/A1:2019 EN 60204-1:2018
EN 301489-1:2019 EN ISO 12100:2010
EN 301489-3:2019
This device complies with part 15 of the FCC Rules: Operation is subject to the following two conditions:
1. This device may not cause harmful interference and,
2. This device must accept any interference received, including interference that
may cause undesired operation.
English
Signature:
Shizheng Tao, Chief Executive Ocer & Cofounder of
Guangdong ePropulsion Technology Limited
11
Page 14
1.5 Important Notes
1. When choosing wireless remote control, ensure the top of the communication
module/driver module is uncovered to avoid wireless signal attenuation.
2. Only adults who have fully read and understood this manual are allowed to
operate this product. Read the full user manual carefully before operation,
ePropulsion accepts no liability for any damage or malfunction caused by
operations violating this manual.
3. Only boat owners who are familiar with their boats are allowed to use this pod
system. For a newly bought boat, the boat owner should learn all aspects of
the boat including how the boat behaves in different conditions and practicing
controlling the boat before mounting and operating this pod system.
4. Before operation, familiarize yourself with all the functions and operations of this
product. If there is more than one person onboard, make sure you are not the only
one onboard who knows how to operate this pod drive system to help in case of
an unforeseen emergency.
5. Follow boat builder’s instructions to mount this product to your boat. It is
suggested to have certified boat builders or professional installers to install this
pod system to your boat. Never try to install the pod system on your own if you
never have experience of mounting a pod to your boat before.
6. Check the weather before operation.
7. Watch the environment before operation. The rotating blades of pod drives are
very dangerous and will hurt people or creatures. Do not operate the pod drive in
areas with swimmers or bathers around.
8. If the pod drive system is the only power source of your boat, make sure batteries
on board have enough power for your round trip. We recommend you to calculate
distance and battery consumption.
9. Check before each trip if there are enough safety equipment including but not
limited to enough life jackets, personal flotation devices, fire extinguishers, bells
and whistles, communication equipment, and paddles, etc. Check available local
boating safety requirement before operating.
10. If the pod drive strikes other objects in the water, please stop running
immediately. Return to the nearest harbor and find your dealer for assistance.
11. If an error code displays and the pod drive malfunctions, please reset the throttle
to zero position and cut the power off, then refer to the Warning Information to
acquire the solution to the error.
12. Stop the pod drive immediately if someone falls into water.
13. Only run the pod drive while the propeller is under water.
12
Page 15
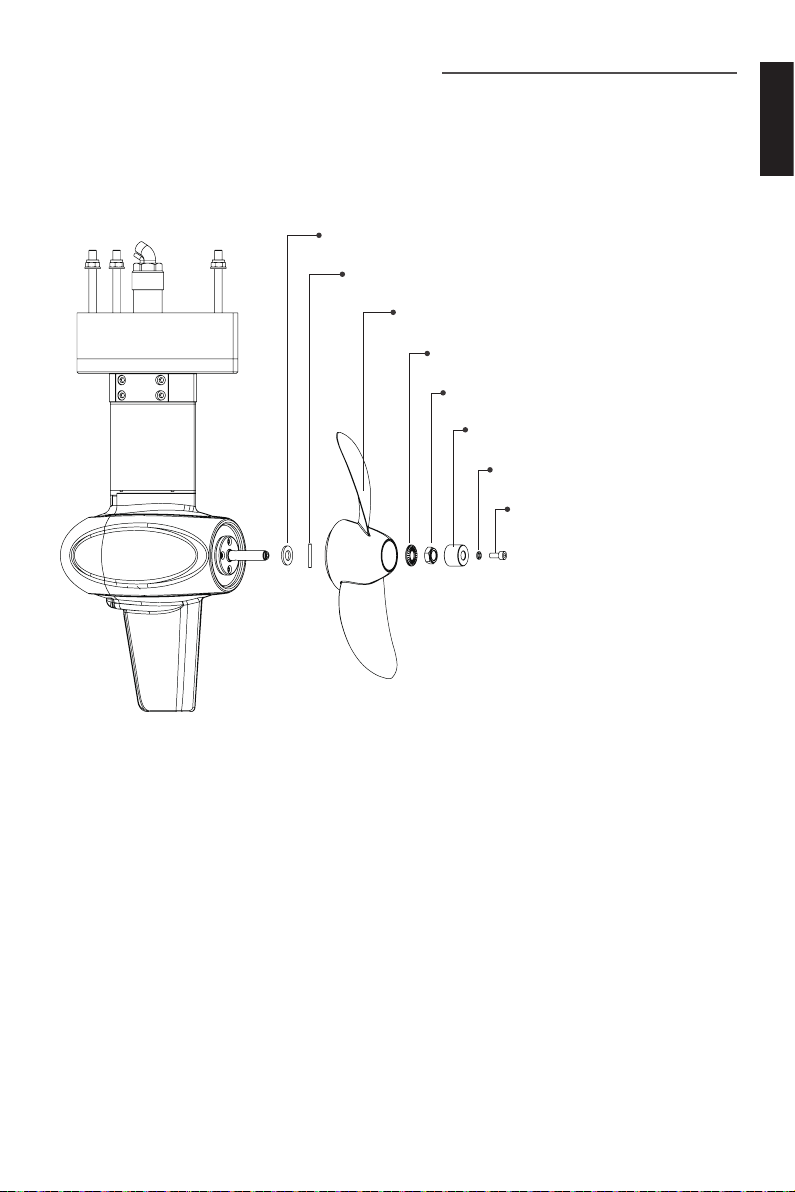
2 Checking the Propeller
Step8: Attach the M5 screw.
Before use, check the propeller and if necessary, eg. the original propeller is broken,
change a new propeller.
Follow instructions in Figure 2-1~2-3 to assemble a propeller properly.
Assemble a propeller for Pod Drive1.0 Evo:
Step1: Attach the washer.
Step2: Fix the pin to the hole on motor shaft.
Step3: Attach the propeller.
Step4: Attach the disc spring.
Step5: Tighten the hex locknut
with 17mm socket wrench.
Step6: Attach the anode.
Step7: Attach the M5 spring
washer.
English
Figure 2-1
13
Page 16
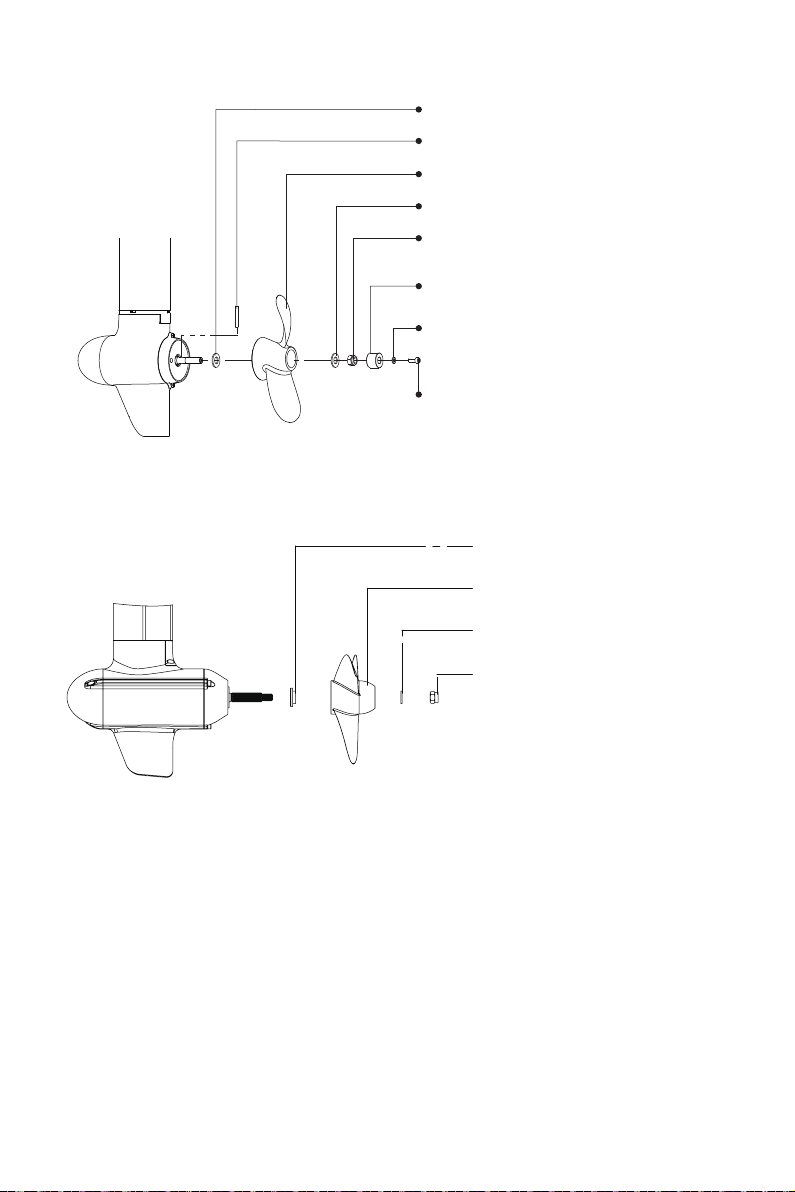
Assemble a propeller for Pod Drive3.0 Evo:
Step1: Attach the propeller
Figure 2-2
Assemble a propeller for Pod Drive 6.0 Evo:
Step1: Attach the Φ12 washer.
Step2: Fix the pin to the hole of shaft.
Step3: Attach the propeller.
Step4: Attach the Φ12 washer.
Step5: Tighten the nut with 19mm
(3/4 inch) socket wrench.
Step6: Attach the Anode.
Step7: Attach the Φ6 washer.
Step8: Screw and tighten the nut with
M6 hexagon wrench.
stop washer.
Step2: Attach the propeller.
Step3: Attach the plain washer
M16x30x3.
Step4: Screw and tighten the
M16 locknut with 24mm
socket wrench.
Figure 2-3
14
Page 17
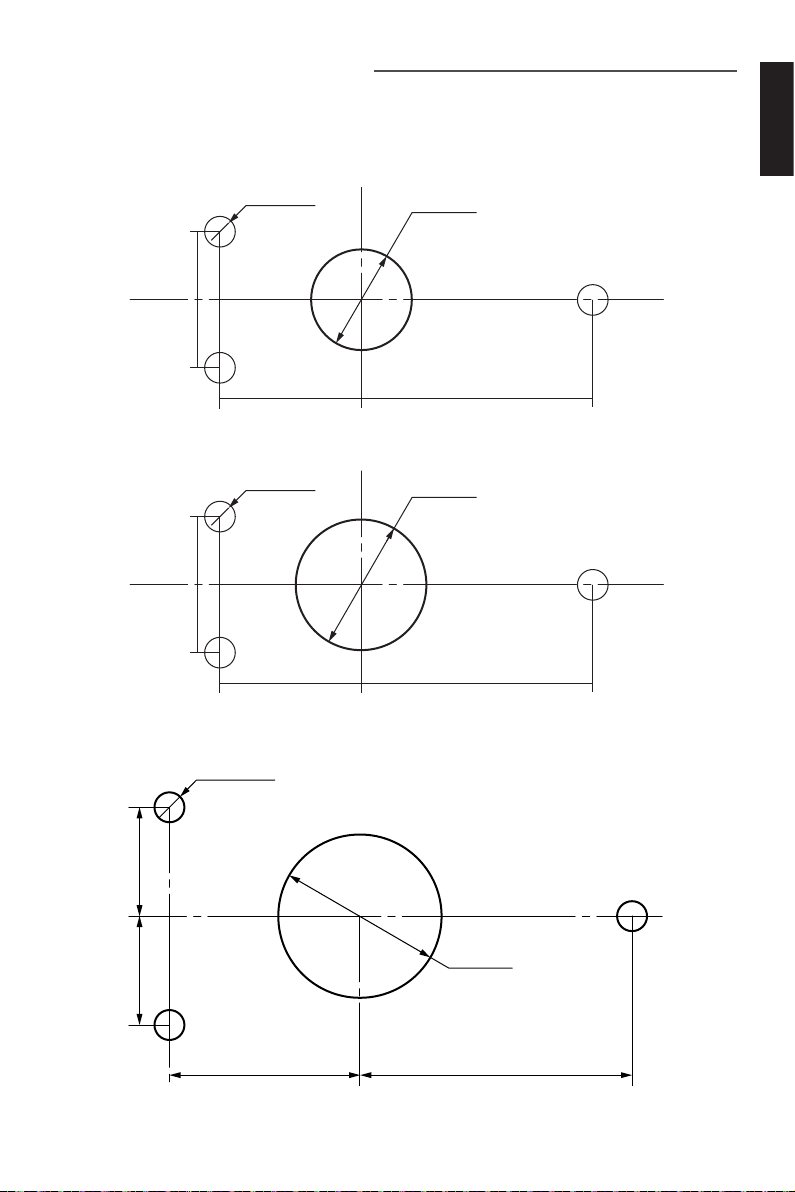
3 Mounting the Motor
φ37mm
3xφ9mm
52mm
85mm
φ48mm
3xφ9mm
52mm
85mm
3xφ11mm
100mm 70mm
Step 1: Drill four holes in the proper position through the hull bottom. The suggested
dimensions of the four holes are shown below (please refer to the xing guide):
Pod Drive1.0 Evo:
25mm
25mm
Figure 3-1
Pod Drive3.0 Evo:
25mm
25mm
English
Pod Drive6.0 Evo:
40mm 40mm
Figure 3-2
Figure 3-3
15
φ60mm
Page 18
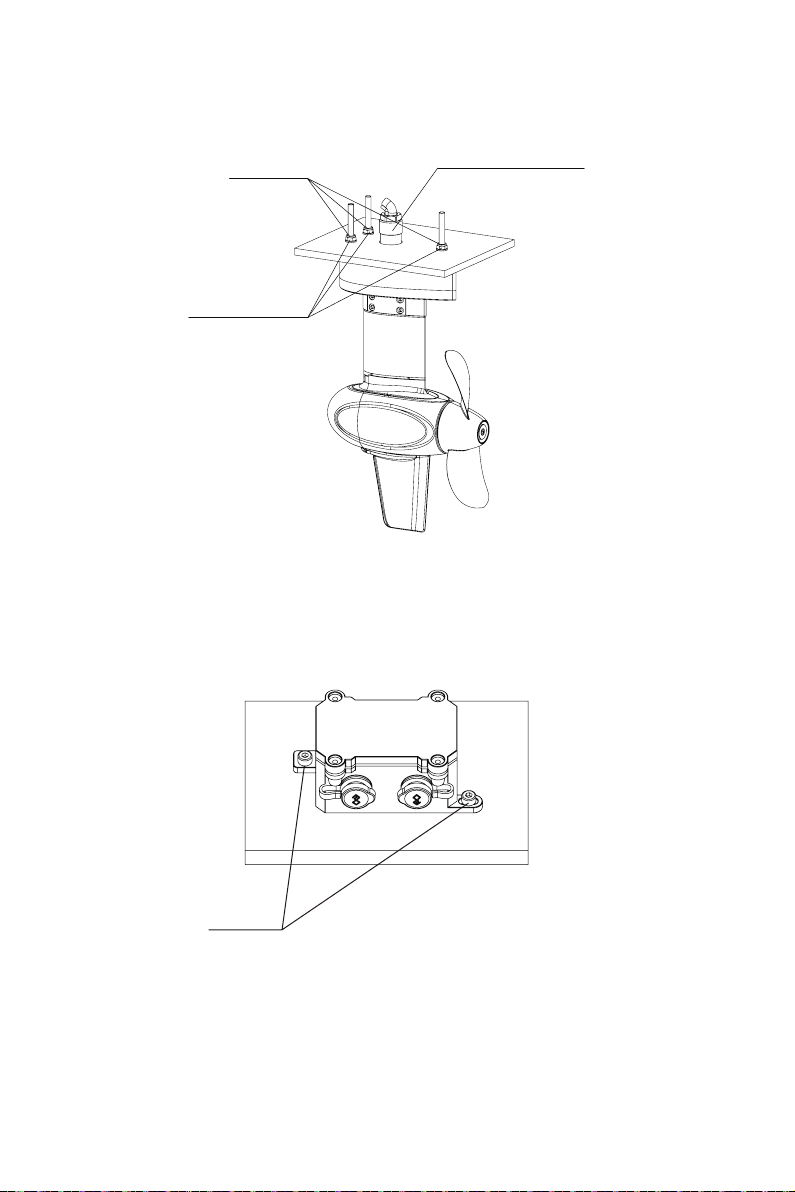
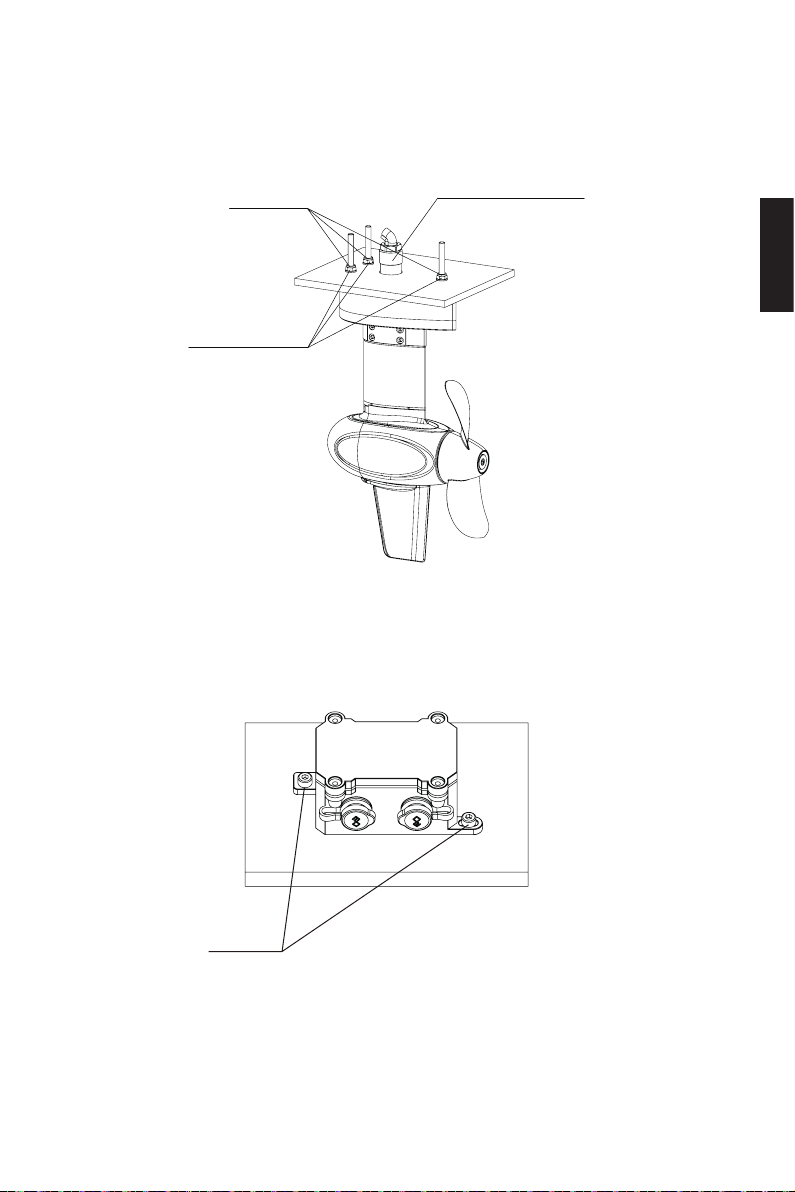
Step 2: Hold the pod motor and insert its three bolts (Pod Drive 1.0 & 3.0 are M8, Pod
M4 Screws
Drive 6.0 Evo is M10) and supporting tube into the holes from below the hull bottom.
Then lock the each bolt from inside the boat by a plain washer and a nut (Figure 3-4).
Locknuts
Plain washers
Supporting Tube
Figure 3-
Pod Drive 1.0 Evo:
Step 3: Place the communication module on the proper position on the board and x
it with M4 screws.
Figure 3-5
Step 4: Connect the power switch to the positive pole (red line) of the power cable of
Pod Drive1.0 Evo.
4
16
Page 19
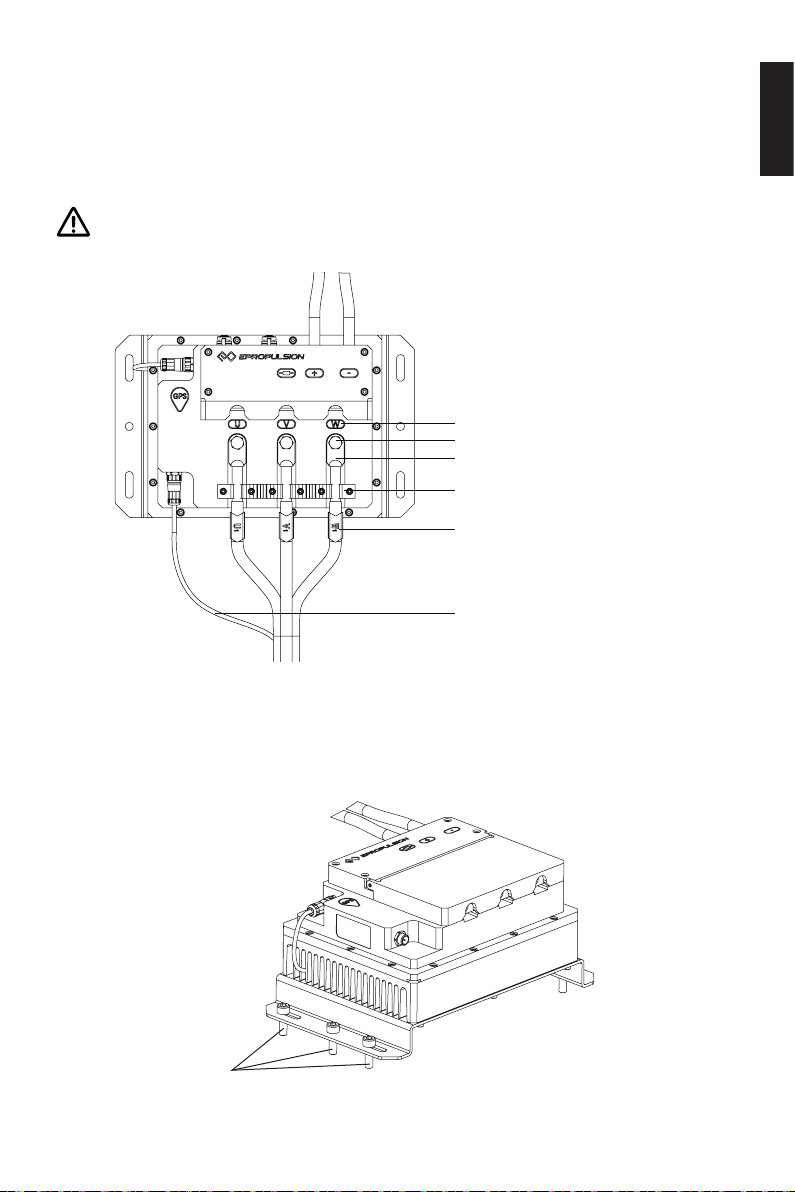
Pod Drive 3.0 & 6.0 Evo:
M8 Screws
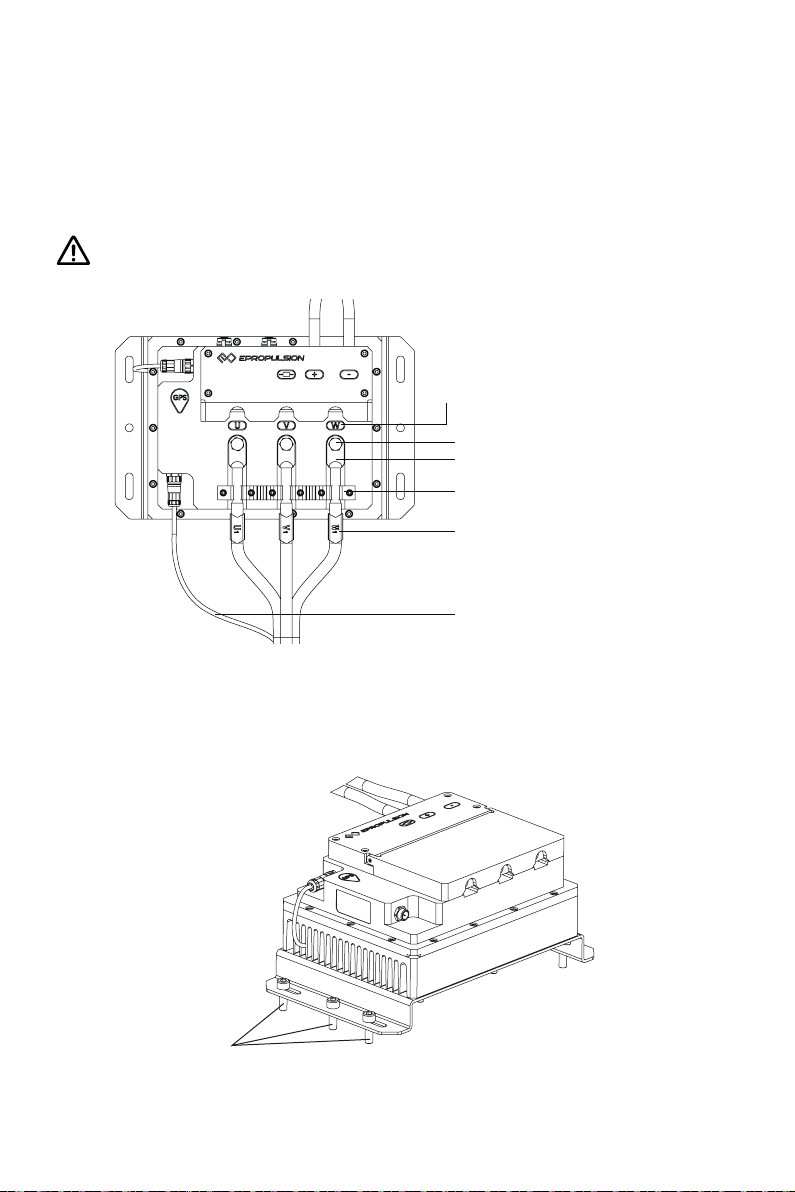
Step 3: Check the three phase lines U-U1, V-V1, W-W1, put the three phase lines into
the phase line clamp; x the terminal on the driver with the hexagon screw M10 and
washer (tightening torque 8 -10Nm); nally insert the temperature line into the corre-
sponding connector and tighten it.
Please check the U V W connection is correct, otherwise it may cause the motor
to reverse.
U/V/ W icon
M8x14 screw、M8 washer
Connector
Phase line clamp
U1/V1/W icon
Temperature Line
English
Figure 3-6
Step 4: Place the driver module on the proper position on the board and x it with M8
screws (refer to gure 3-8 for the xing holes).
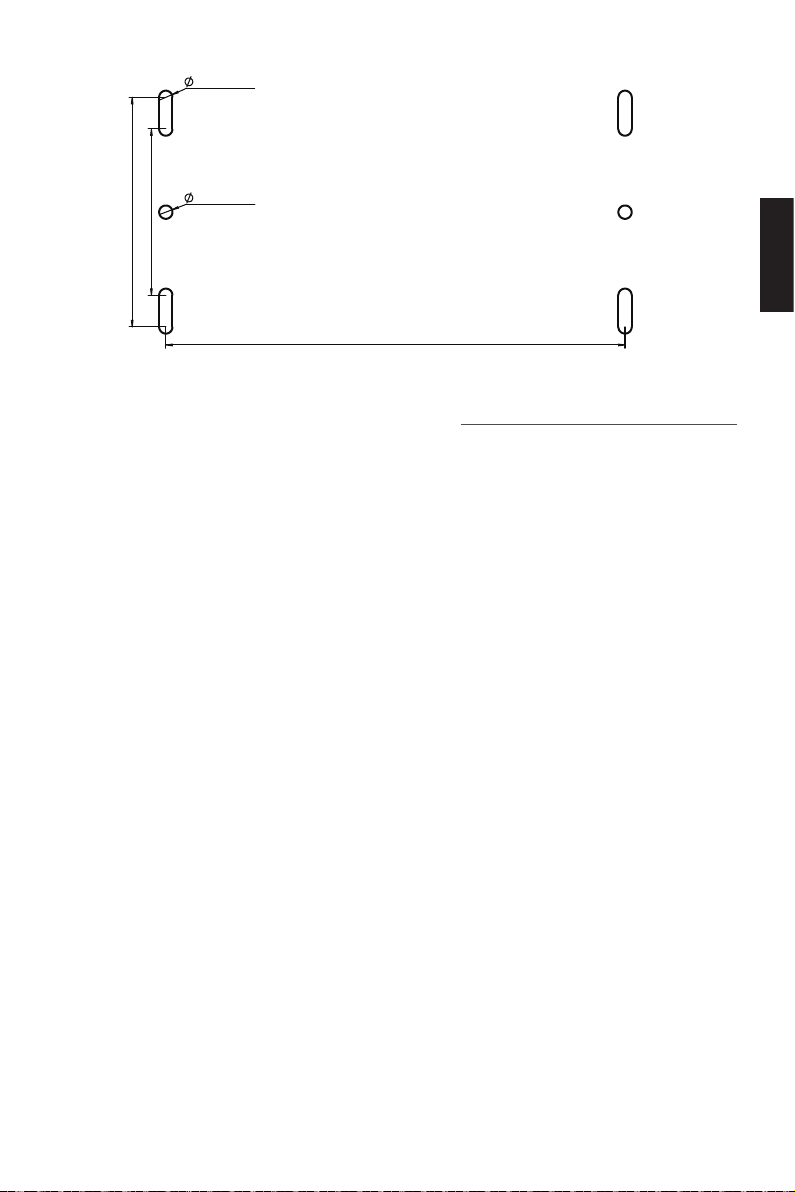
Figure 3-7
17
Page 20
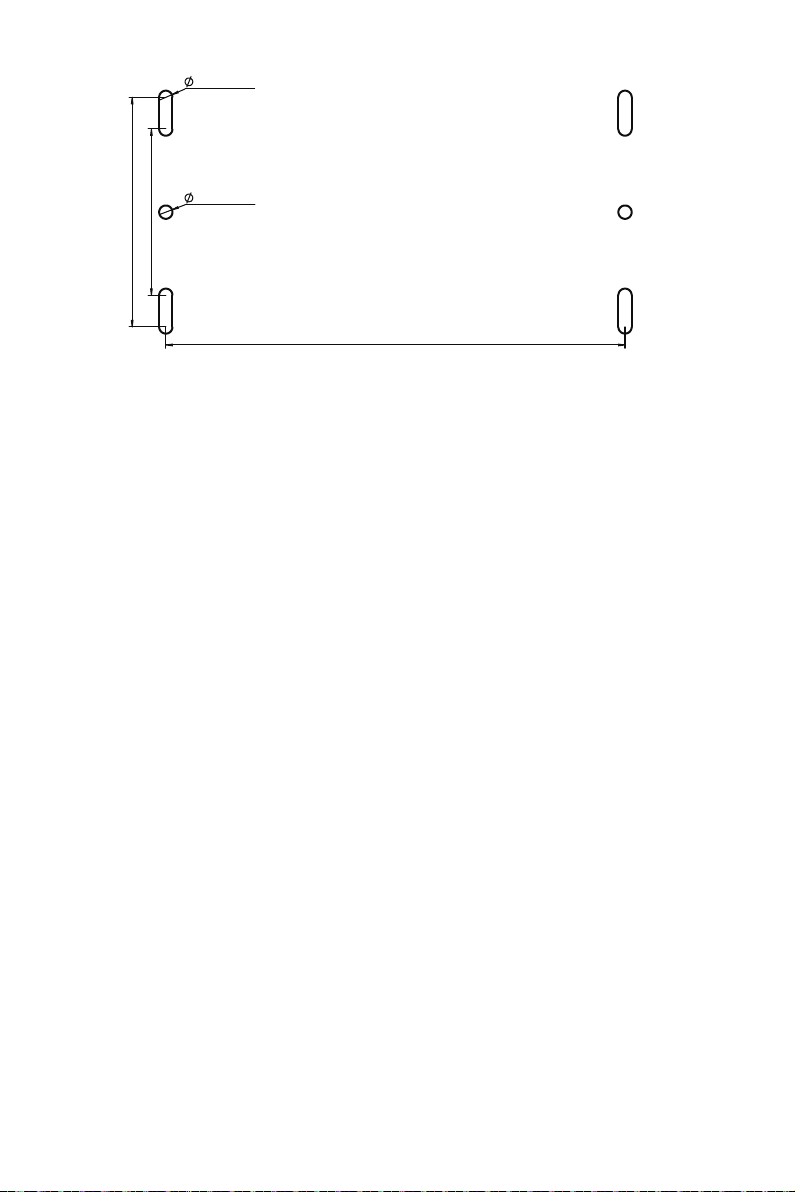
290mm
145mm
105mm
8.40mm
8.40mm
Figure 3-8
18
Page 21
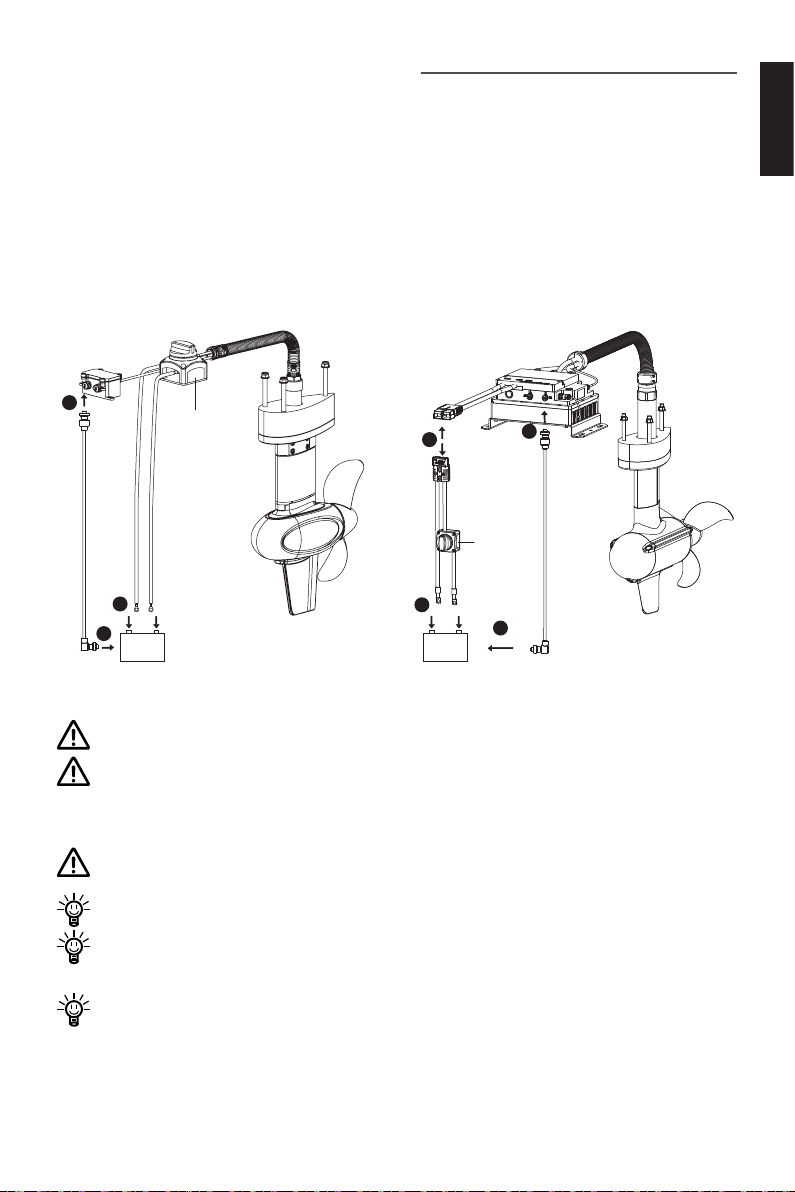
4 Connecting the Battery
Cable
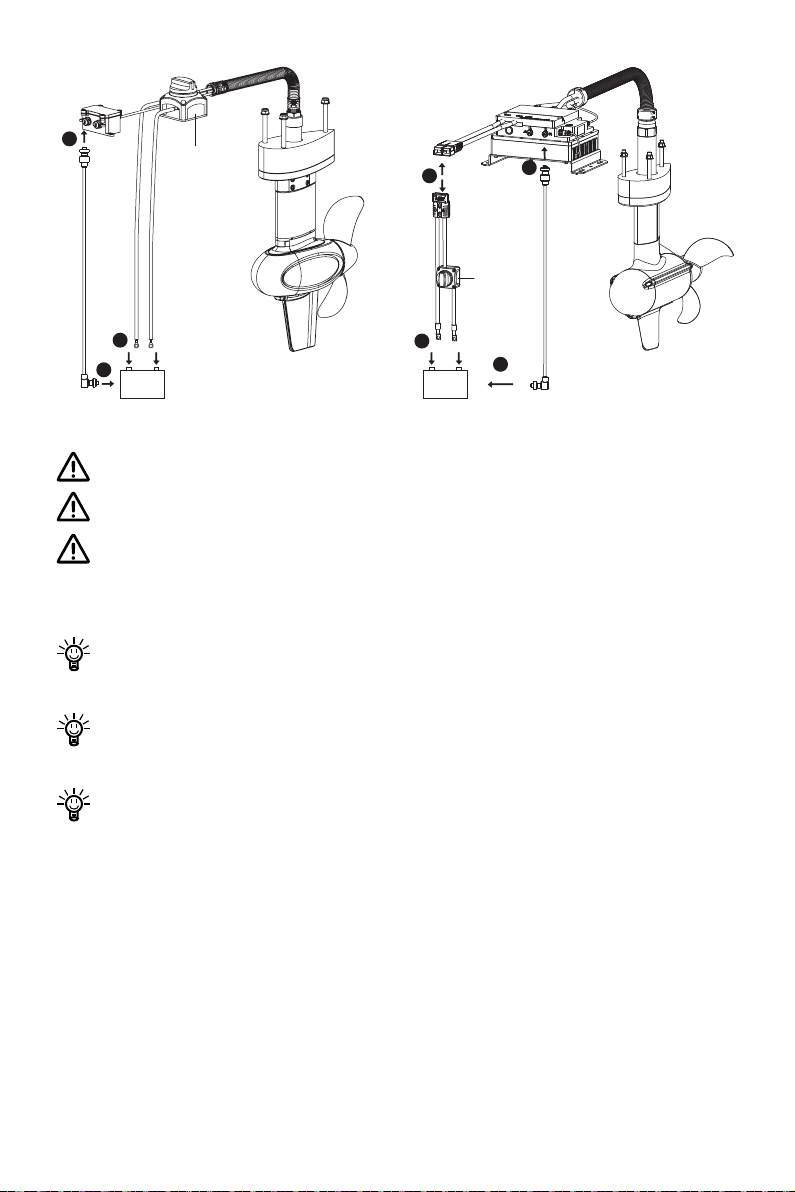
4.1 Connecting a 48V Battery
Before connecting to a battery, make sure the main switch is off, and x the battery
and communication module/driver on the boat.
1. Connect the power cable of the pod drive to the battery.
2. If use ePropulsion batteries, please connect the battery and pod drive with a
communication cable.
2
1
2
48V
Communication
Switch
+-
Main
1
1
+-
48V
Main
Switch
2
2
Communication
Cable
English
Figure 4-1 Figure 4-2
Avoid battery short-circuit during connection.
Do not short-circuit the main switch with other power supplies. The main switch
should be mounted on the boat, and the back plate of the main switch should
not be removed.
Outboard motor will stop working once the power cable disconnects.
Clockwisely rotate the main switch to power on the battery before use.
Users can also enlarge the battery capacity by connecting multiple batteries in
parallel.
The main switch and power cable are connected by the xing screws that may
loosen after long-time use. Loosen screws will lead to poor contact, which may
result in overcurrent or other errors. If this problem is discovered, open the back
cover of the switch, and tighten the screws inside.
19
Page 22
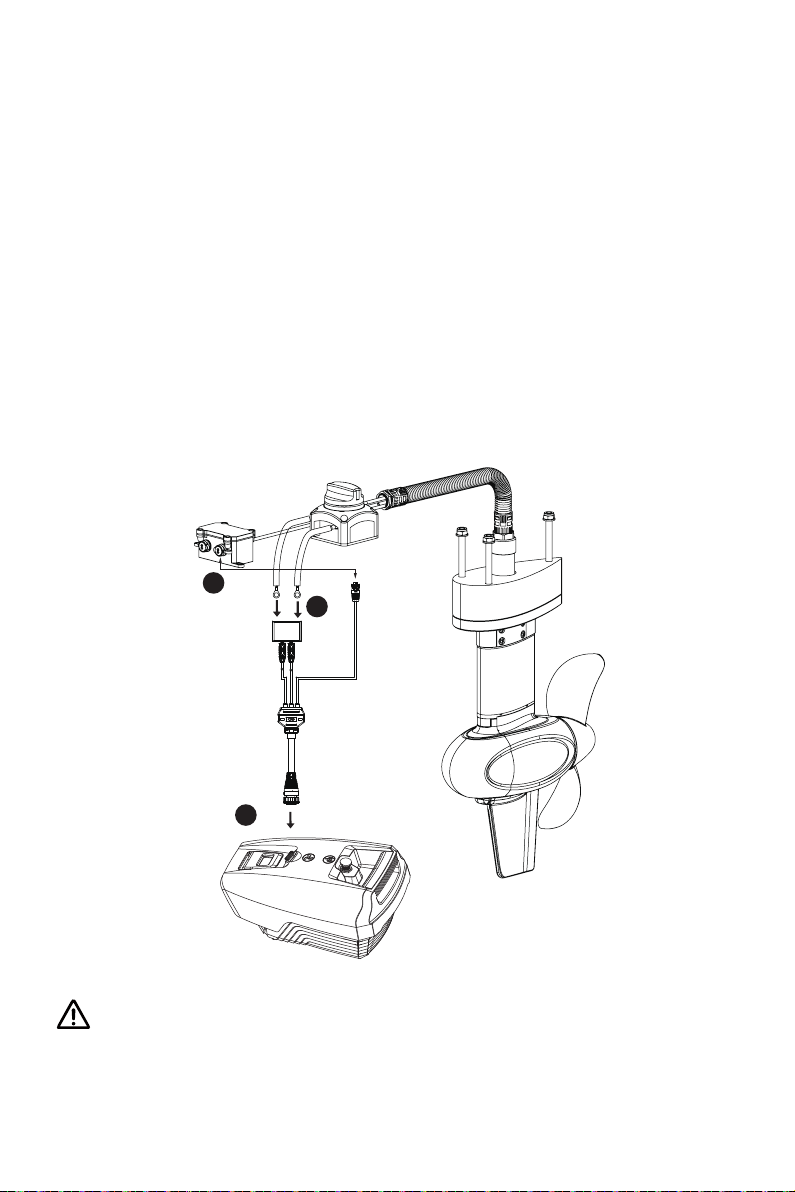
4.2 Connecting a SPIRIT Battery Plus (Only for Pod Drive
1.0 Evo)
If you use the Pod Drive 1.0 Evo and SPIRIT Battery Plus at the same time, please follow the steps below to connect SPIRIT Battery Plus and the communication module
of Pod Drive 1.0 Evo:
1. Before connecting the battery and communication module, please fix the battery
and communication module on the boat.
2. Connect the connection cable for Pod 1.0 Evo and Spirit Battery Plus (purchased
separately) to the power cable of the machine.
3. Insert the power cable connector into the battery discharge connector, insert
the communication cable connector into the connector of the communication
module (as shown in the figure below), and then tighten the connector clockwise.
1
1
2
Figure 4-3
Do not short-circuit the main switch with other power supplies. The main switch
should be mounted on the boat, and the back plate of the main switch should
not be removed.
20
Page 23
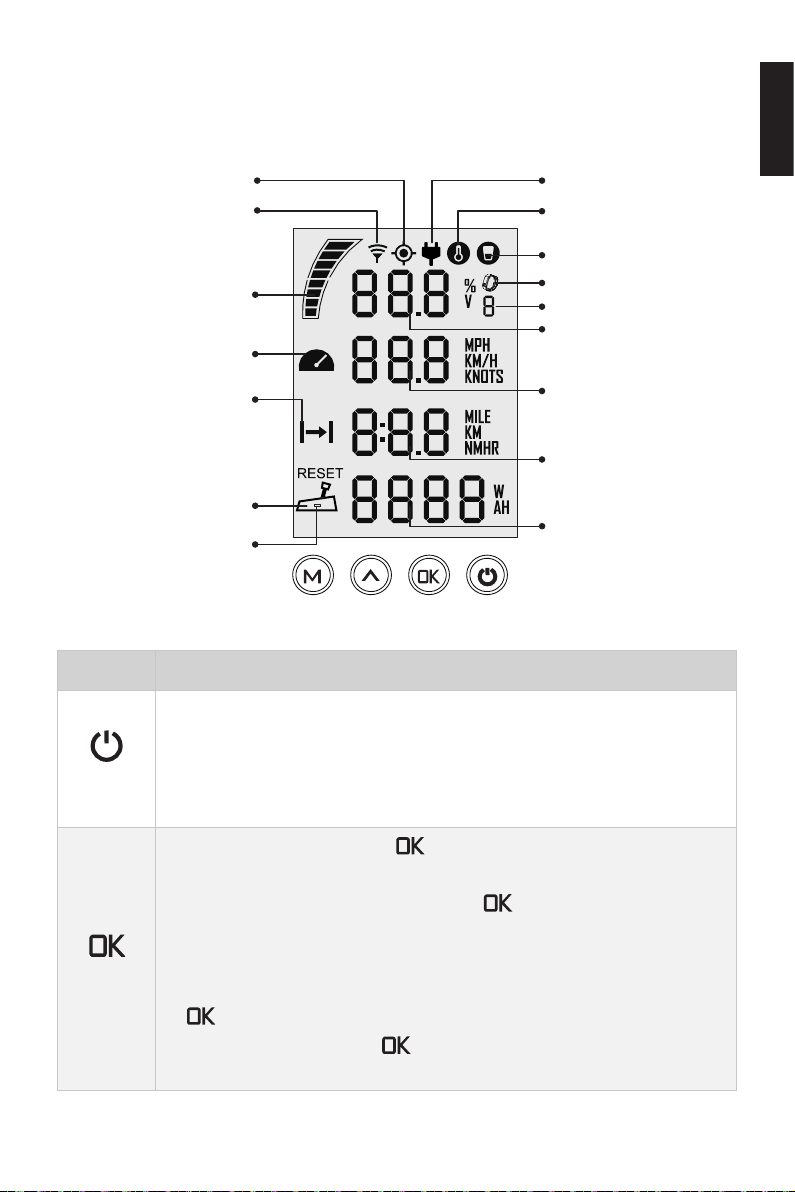
5 Evo Remote Control
5.1 Display Panel
GPS Status Indicator
Wireless Connecting Indicator
Battery Level Indicator
Fan Fault
Hydrogeneration Indicator
Overheat Alert
Kill Switch Status Indicator
Safety Wristband Status
Indicator
Number of Safety Wristband
Battery Level / Voltage
English
Travelled Distance / Time or
Remaining Distance / Time
Throttle Reset Indicator
Low Power Indicator of
Remote Control
Figure 5-1
Buttons Functions
1. In power-off state, press and hold the power button to power on
the remote control.
"Power"
“OK”
2. In power-on state, press and hold the power button to power off
the remote control.
1. On setting pages, press " " button to save the current settings
and switch to the next item.
2. On setting pages, press and hold " " button, and the system
will save your settings, the display will exit from setting page and
return to the home page.
3. If home page displays or all characters display on the page, press "
" button and hold 5s to enter the pairing page.
4. On home page, press " " button to switch between voltage V
and battery percentage %.
Current Speed
Distance / Time
Throttle Power
21
Page 24
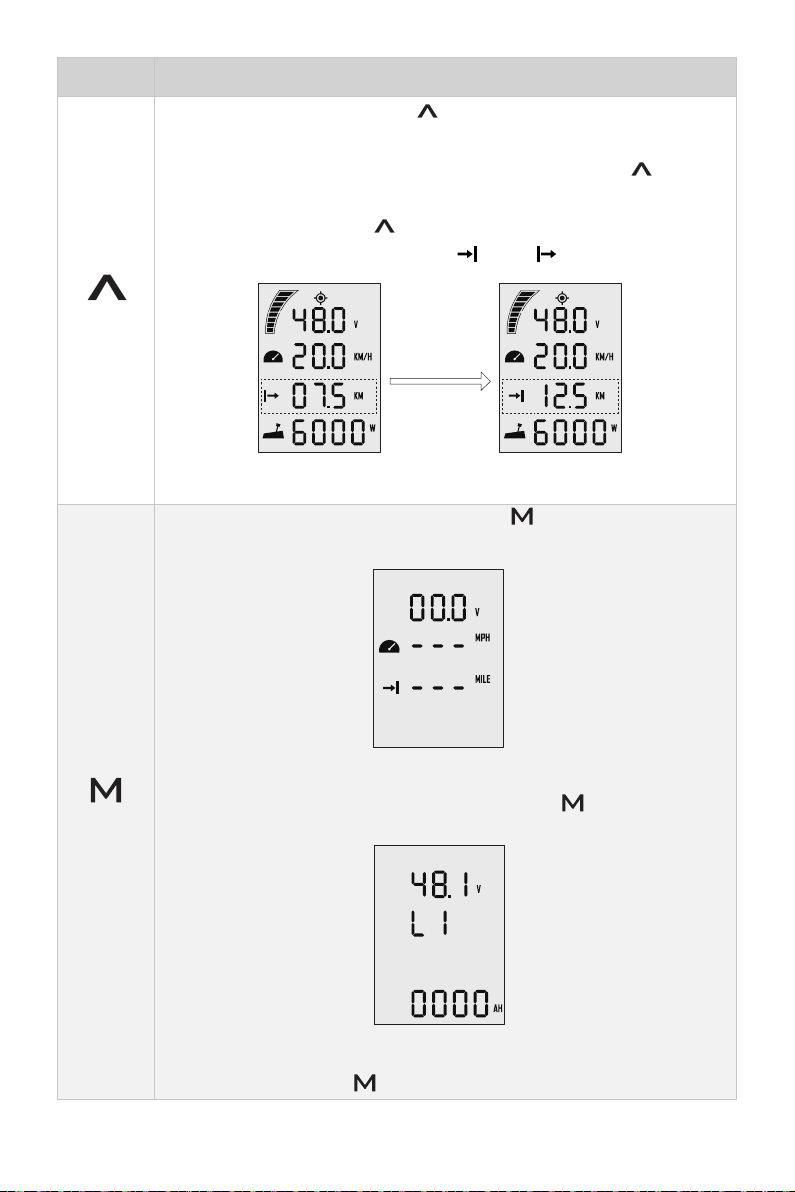
Buttons Functions
"Up"
1. On any setting page, press "
setting.
2. In power-on state, when home page displays, press "
and hold 10s to enter the throttle calibration page.
3. On home page, press "
or time displaying icon between " " and " ".
Main page 1 Main page 2
1. In power-on state, press and hold “ ” button to enter the
preference setting page.
" button to view options for current
" button
" button to switch the travelling distance
press
“Up”
button
"Menu"
Preference setting page
2. On preference setting page, press and hold “ ” button to enter
the battery setting page.
Battery setting page
3. On any page, press “ ” button to return home page.
22
Page 25
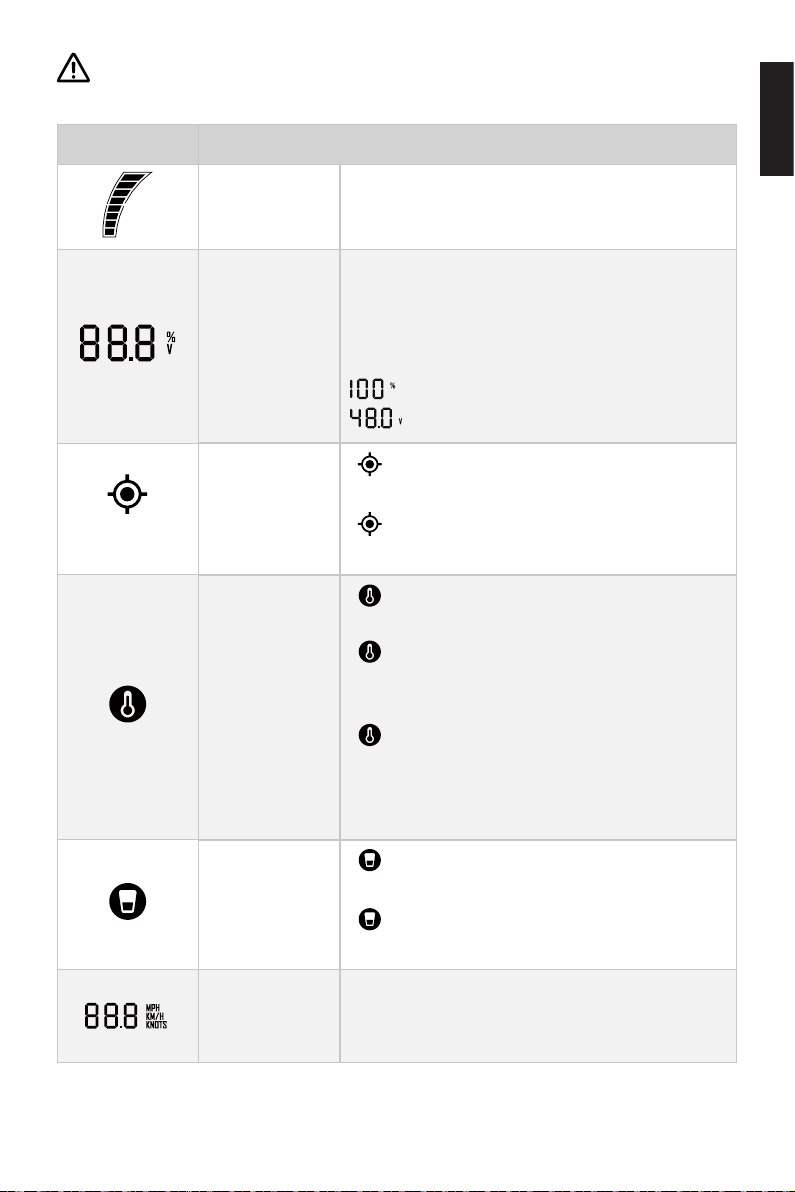
If users enter the page without setting any parameters, the current parameters
displayed on the page will be saved as user parameters by default.
Icons Functions
Battery level
indicator
Battery level/
voltage
GPS status
indicator
Over-heat alert
Indicating approximate battery level. The solid
blocks stand for remaining battery.
Indicating accurate current battery level percentage/battery voltage, is congurable in preference setting page.
For example:
: indicates current battery level.
: indicates current battery voltage.
Hidden: no satellite signal is received or
GPS does not work.
Blink: GPS is connecting to satellites.
Shown constantly: GPS is in use.
Hidden: system temperature is in normal
range.
Blink: system temperature is a little high
and the maximum input power of motor
has been lowered
Shown constantly: system is over temperature and the pod will stop working. The pod
can’t be started until the system temperature drops to a certain level.
English
Kill switch status indicator
Current speed
Hidden: kill switch is present and is working well.
Shown constantly: the kill switch is detached.
Displaying real time cruising speed. Set units
(KM/H,MPH or KNOTS) in preference setting
page.
23
Page 26
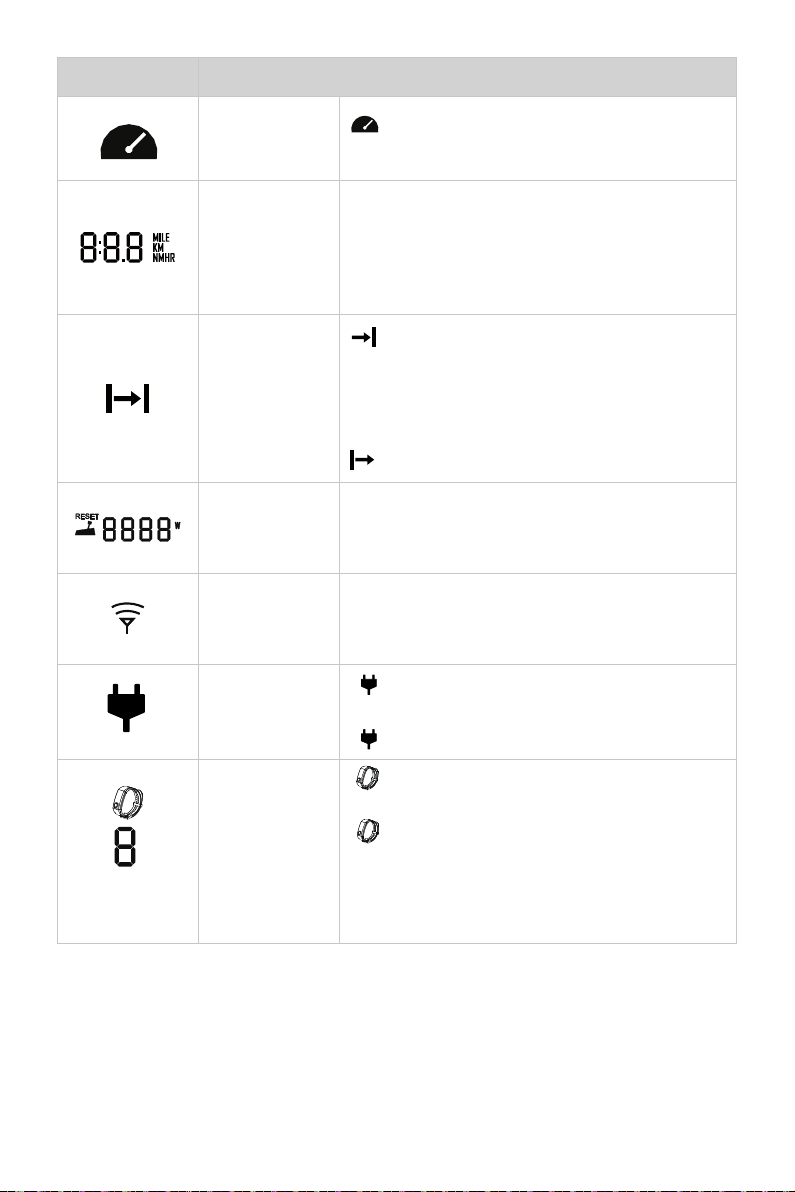
Icons Functions
Motor fan fault
Distance/time
display
Travelled distance/time
or remaining
distance/time
Throttle Power
Wireless
connecting
indicator
Hydro generation indicator
Blink:The motor fan has faults. Please contact the dealer to check the fan wiring.
Displaying real time travel distance/time. Set
units (MILE, KM (kilometer) and NM (nautical
mile)) in preference setting page.
The time unit is HR (hour).
: Remaining distance or time that the pod
system can travel.
Set units (MILE, KM (kilometer) and NM (nautical mile)) in preference setting page.
: Travelled distance or time.
Displaying real time input power to the system.
A blinking “RESET” indicating the throttle should
be reset to zero position.
Displaying the remote control is wireless
connecting with pod drive.
Shown constantly: the hydro generation
function is open.
Blink: the machine is charging the battery.
Safety wristband connecting display
Shown constantly: the safety is connecting with the remote control successfully.
Blink: there is a safety wristband to dis-
connect.
The number indicates the number of safety
wristbands connected to the remote control.
24
Page 27
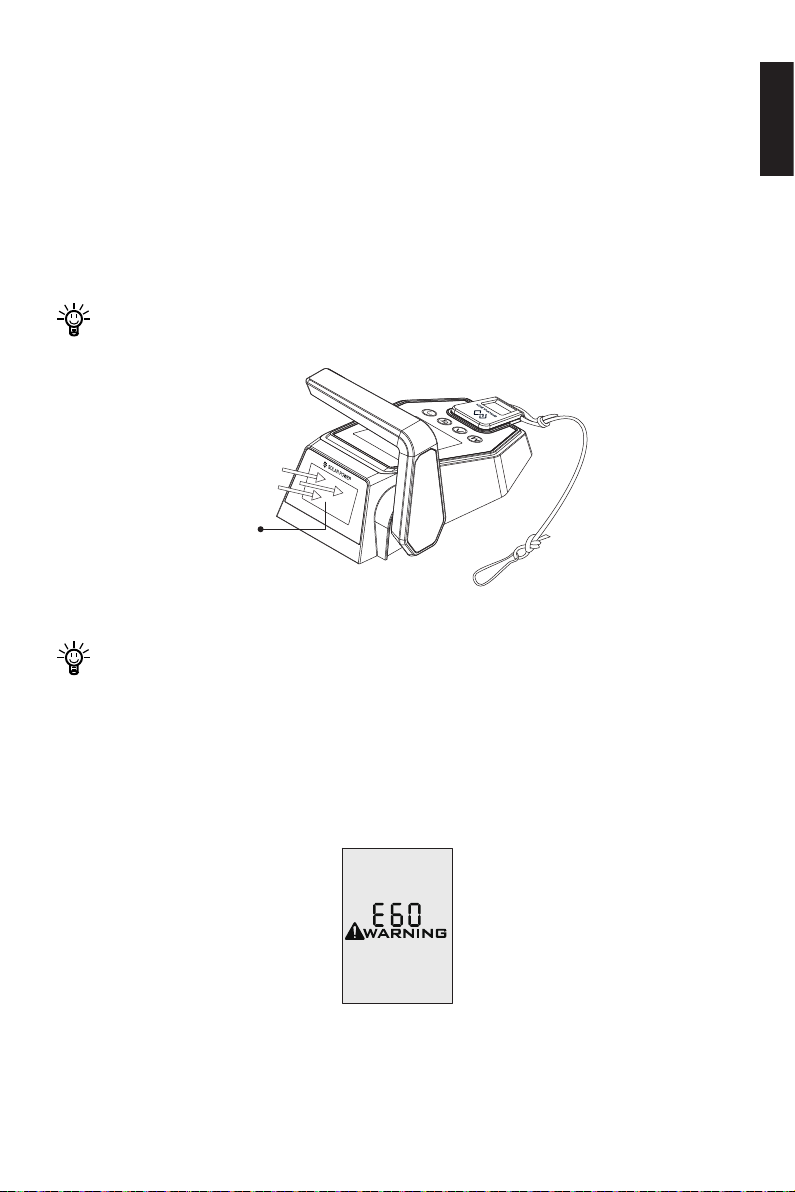
5.2 Charging
The remote control has an in-built lithium battery for power supply. The battery will
be charged automatically under normal use: get charged by solar power or wired con-
nection.
5.2.1 Charging by Solar Power
When the solar panel receives enough sunshine, it will generate electricity to charge
the in-built lithium battery.
Face the solar panel of the remote control toward sunlight to get better charging
effect.
Solar panel
(face the sun)
Figure 5-2
English
Charging by solar power is recommended.
5.2.2 Charging by Wired Connection
If the remote control can’t get enough solar power for a long time, the battery will run
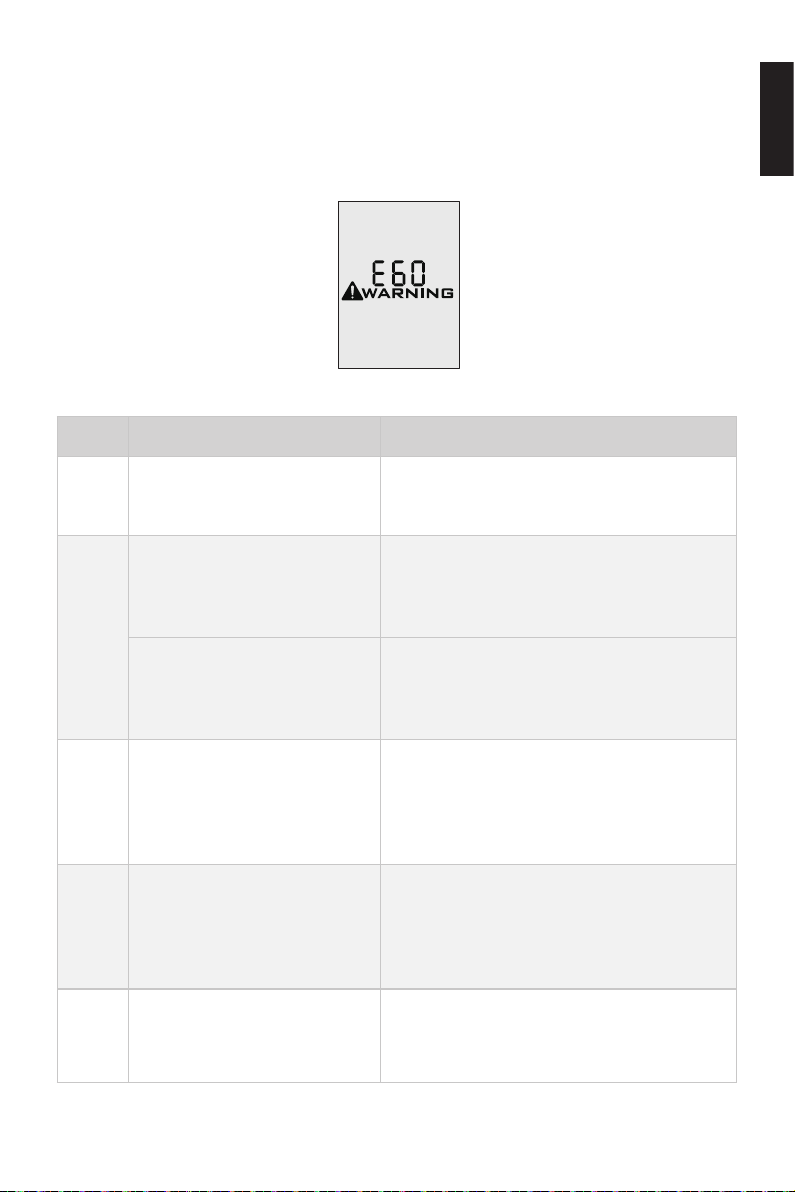
out. In this case, error code E60 (Figure 5-3) will display to remind you to charge the
remote control.
Figure 5-3
25
Page 28
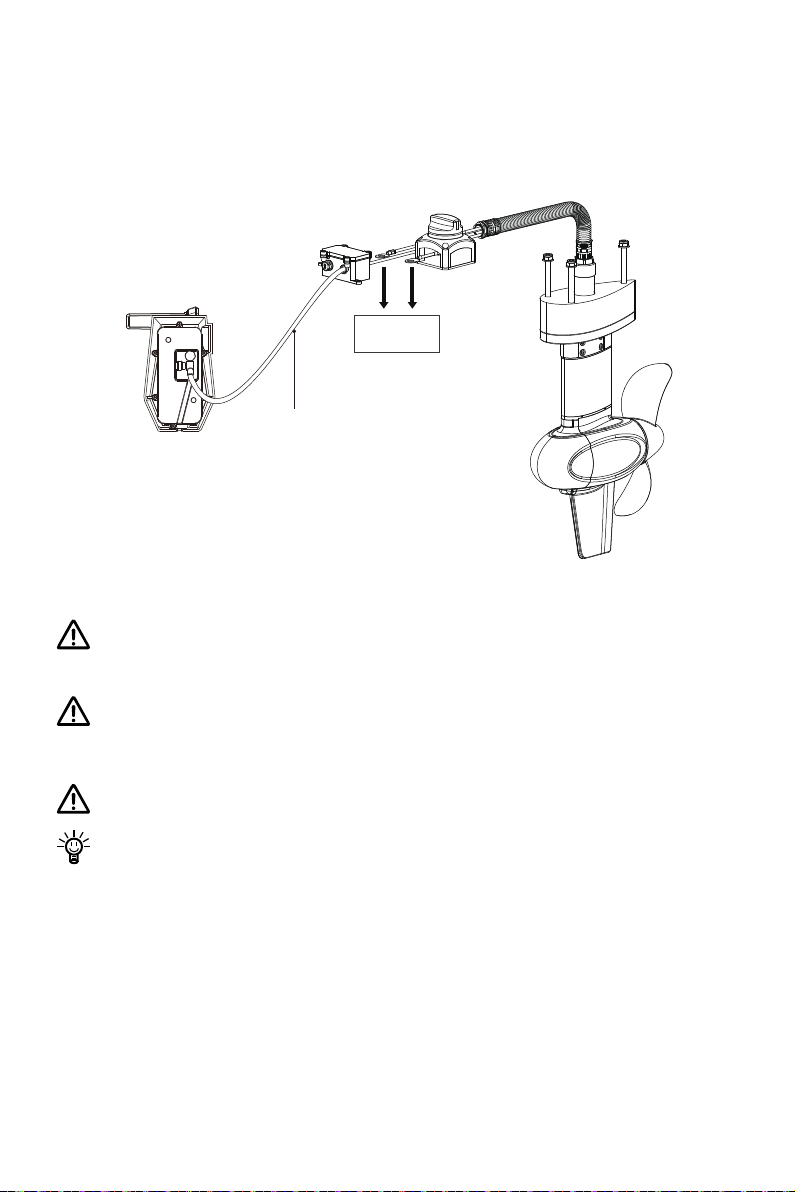
In this case, charging by wired connection is faster.
Use a communication cable to connect the remote control and the communication
module/driver. Then make sure the system battery is well connected to the pod drive
and powered on.
Battery
Communication cable
Figure 5-4
During long-term storage, ensure to charge the remote control every 6 months to
avoid over-discharge.
Do not short-circuit the main switch with other power supplies. The main switch
should be mounted on the boat, and the back plate of the main switch should
not be removed.
After long-term storage, charge the remote control before use.
The communication cable is not included in this package. Please purchase one
from your dealer if you choose this charging method. Once the communication
cable disconnects, charging automatically stops and the running motor stops.
Please restart the motor.
26
Page 29
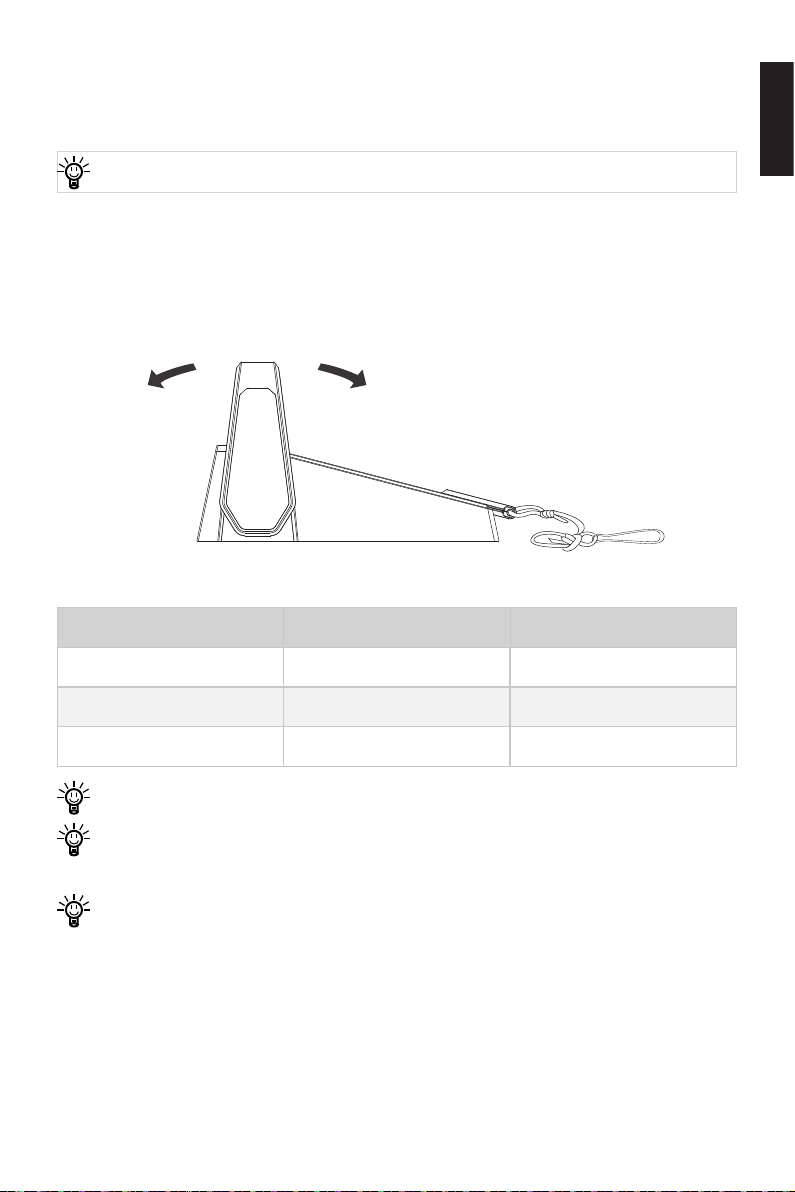
5.3 Power Adjusting
Zero
5.3.1 Power Adjusting for Evo Remote Control
Please place the kill switch on the Evo remote control before operation.
The Evo Remote Control is mainly used to adjust the input power of the motor. When
the battery is well connected and switched on, power on the Remote Control to start
the pod drive, then slowly push the throttle forward position to increase the power.
The maximum forward/backward power is shown below.
English
Forward
Model Max forward power Max backward power
Pod Drive1.0 Evo 1 kW 1 kW
Pod Drive3.0 Evo 3 kW 3 kW
Pod Drive6.0 Evo 6 kW 6 kW
Before power on the Remote Control, please reset the throttle to neutral position.
If you nd a blinking “RESET” on the display panel, you are reminded to reset the
throttle to neutral position.
If you pull the throttle from the forward position to the backward position direct-
ly, the motor will rst stop shortly, then start turning to the reverse direction.
position
Backward
Evo Remote Control
Figure 5-5
27
Page 30
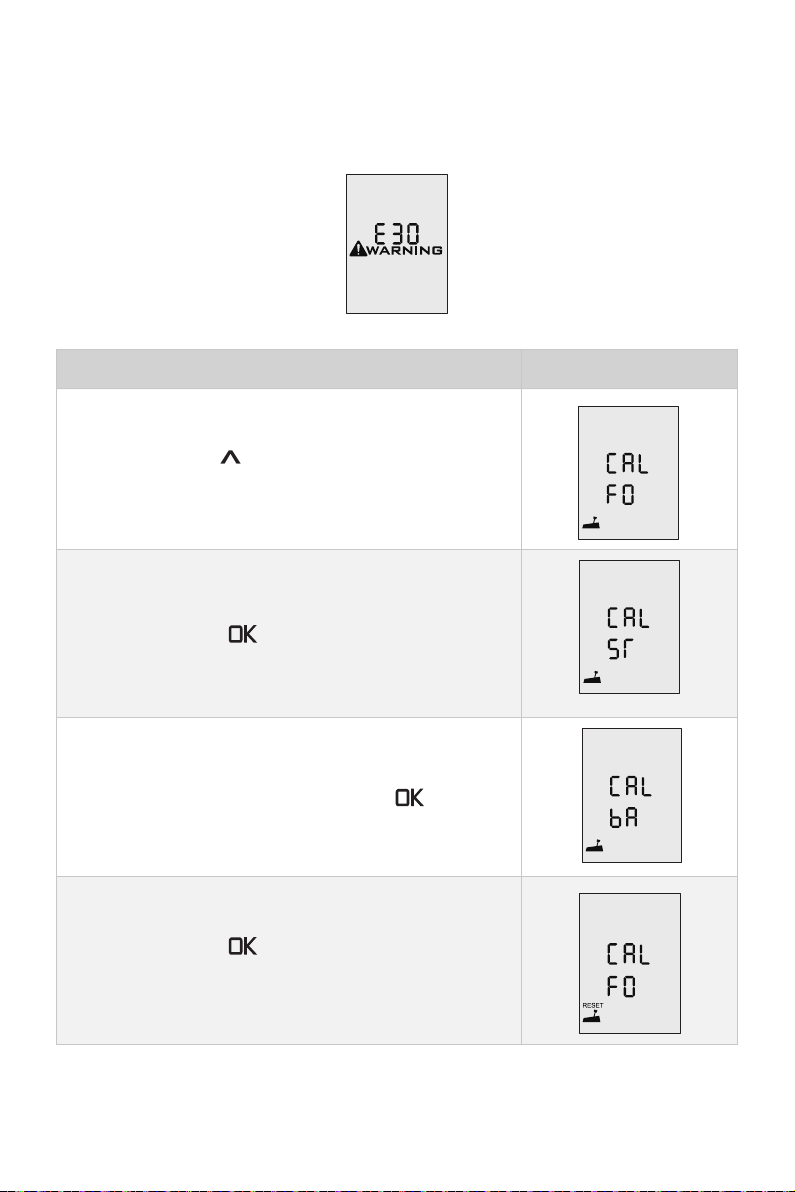
5.3.2 Recalibration
If the error code displays as the gure 5-6, users should calibrate the throttle strictly
as below steps.
Figure 5-6
Recalibration process LCD Displaying
Step1: Long press “
displays.
Step2: Push the throttle to the maximum forward power
position, then press " " button. “CAL ST” will display
and “CAL” will be blinking.
Step3: Pull the throttle to the middle (zero) position where you can hear a click sound, then press " "button,
“CAL bA” will display and “CAL” will be blinking.
Step4: Pull the throttle to the maximum backward power
position, then press " " button. “CAL FO” will display
and calibration is completed. A blinking “RESET” will display to remind you to reset the throttle to zero position.
” button for 10s until “CAL FO”
28
Page 31
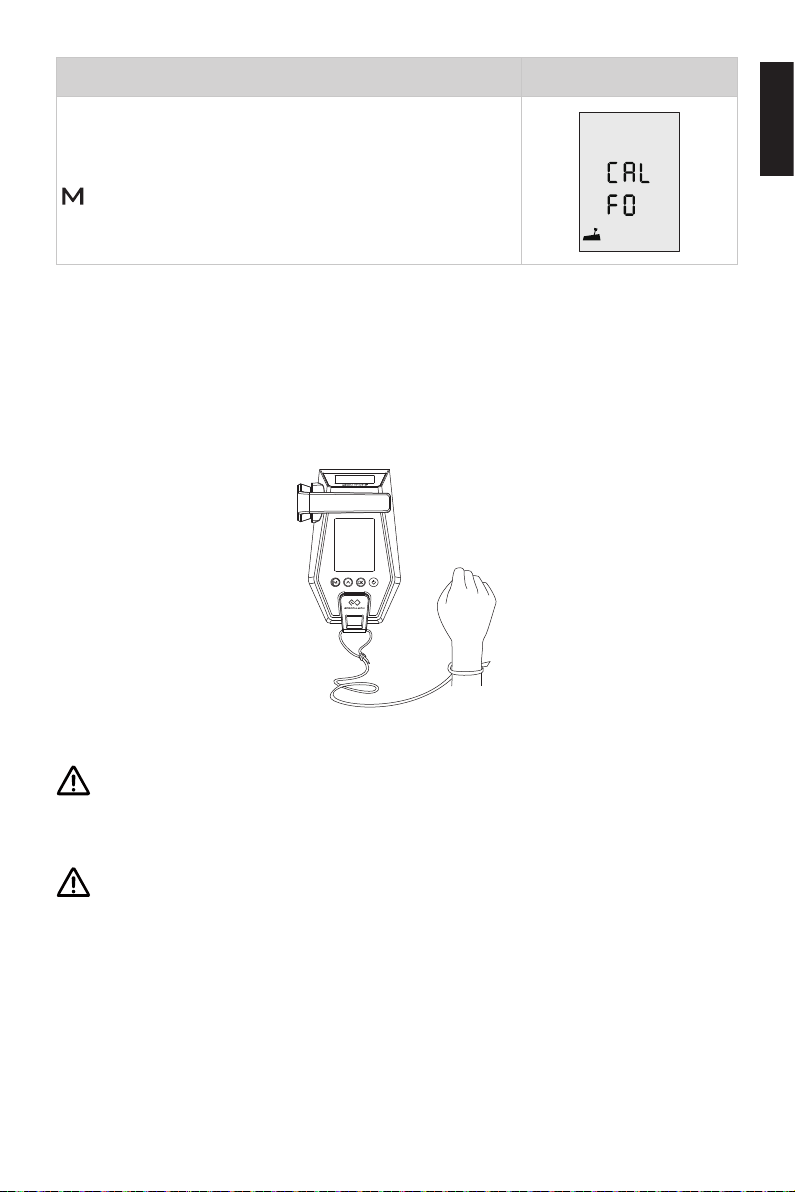
Recalibration process LCD Displaying
Step5: Push the throttle to zero position and press the “
” button and return to the main page.
5.4 Use of Kill Switch
• Attach the kill switch and tie its lanyard to your wrist or life jacket.
• Stop the pod drive in emergency by detaching the kill switch.
• To run the motor again, first attach the kill switch then start the motor.
English
Figure 5-7
The kill switch generates magnetic field. Keep it 50cm / 20inches away from
medical implants like pacemakers and magnetic cards (e.g. credit card) as well
as other magnetic media.
The magnetic eld of the kill switch may interfere with some electronic instru-
ments. Keep it away from these electronic instruments.
29
Page 32
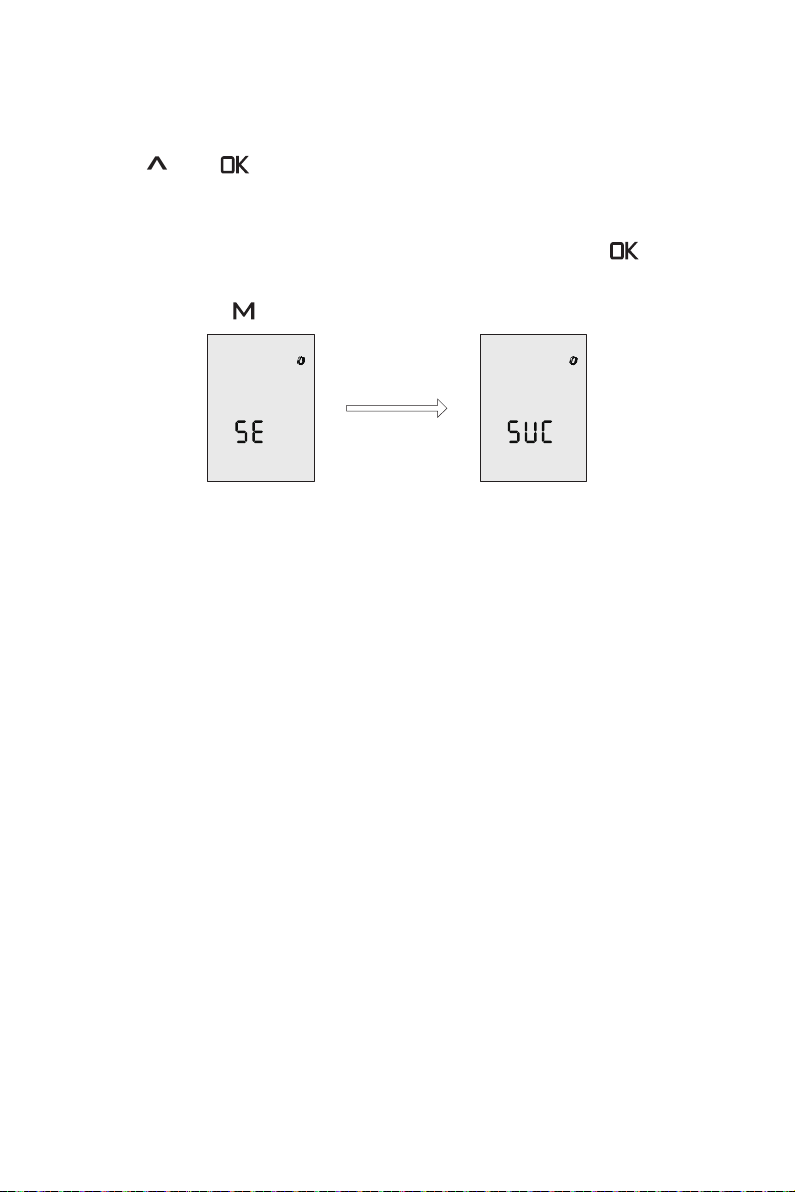
5.5 Use of Safety Wristband
5.5.1 Pairing Safety Wristband with Remote Control
Press the "
icon and “SE”. At this time, approach the safety wristband that needs to be paired,
turn on the safety wristband, and the remote control displays the “SUC”, indicating
successfully pairing. Keep in this interface and continue to press " " to pair the
safety wristband continuously (the maximum number of pairs is 8). After completing
the pairing, press the " " button to return to the main page.
" and " " buttons and hold for a while to display the safety wristband
Figure 5-8
5.5.2 Man Overboard Protection
After the safety wristband and the remote control are paired, when the safety wristband falls into the water and the remote control is on, the remote control display will
flash with a buzzing sound. The safety wristband icon flashes and the number of
safety wristband decreases. At this time, you can continue to operate the machine by
returning the throttle to zero position. The buzzer of the remote control will stop, but
the display continues to ash. If you conrm that you need to cancel the alarm state,
please restart the remote control or the disconnected wristband reconnects.
5.5.3 Emergency Stop
After the safety wristband and the remote control are paired, when the remote control is in operation, short press the button of the safety wristband, the display of the
remote control will ash with a buzzer. At the same time, the safety wristband icon
ashes and the number of safety wristband displayed at the bottom decreases. At
this time, you can continue to operate the machine by returning the throttle to zero
position. The buzzer of the remote control stops, but the display continues to ash. If
you conrm that you need to cancel the alarm state, please restart the remote control
or short press the safety wristband after 5 seconds.
30
Page 33
When a wristband is disconnected or an emergency stop is performed, the stop
command of other wristbands will not work until it returns to the normal state.
5.6 Pairing Remote Control with the Pod Drive
Before use please pair remote control with the pod drive. There are two methods to
pair the remote control. Please choose one of the two methods and follow the steps
to build new communication.
Method 1. Pairing without Communication Cable
Step1: Switch off system power and hold the remote control within 0.5m of the com-
munication module/driver module.
Step2: Press and hold the “ ” button to switch on the remote control.
Step3: Ensure the wireless indicator is shown constantly on the home page.
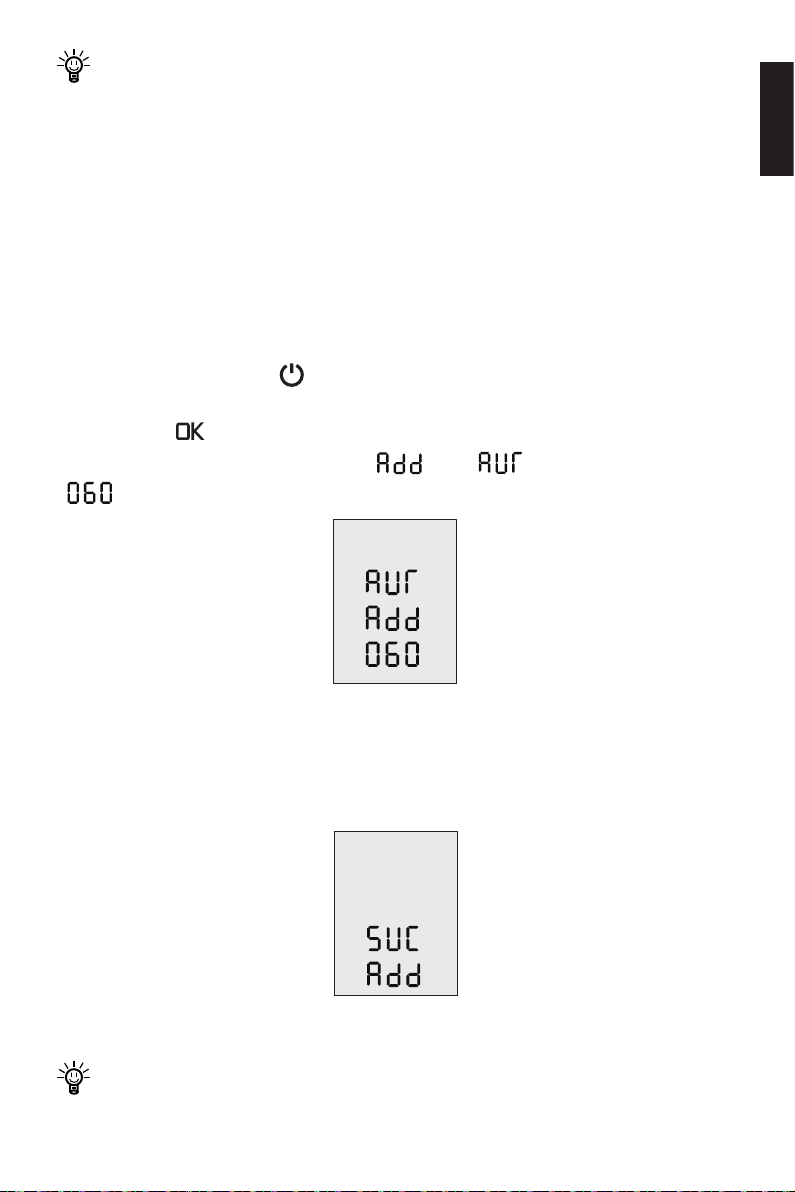
Step4: Press “ ” button and hold 5s to enter the pairing setting page (Figure 5-9).
On this page, you can nd the blinking “ ” and “ ” , and a countdown timer
“ ” (60s).
Figure 5-9
English
Step5: Switch on system power. Wait for them to get paired in seconds.
Step6: After pairing, the LCD panel will display as Figure 5-10 for 5s, then returning to
home page automatically.
Figure 5-10
If pairing fails within 60s, go back to Step3 and try again.
31
Page 34
Method 2. Pairing with Communication Cable
Step1: Switch off system power and the remote control.
Step2: Connect the remote control and the Communication module with a communi-
cation cable.
Step3: Switch on system power and the remote control. Wait for them to get paired in
seconds. Pairing succeeds when home page displays.
No matter it is in wireless communication status or not, it will switch to wired
communication status when you are pairing with a communication cable.
If the control system or the pod drive is replaced with a new one, the original
wireless link will break and wireless communication failure will occur. The main
page of the LCD panel on the Remote Control will display as below. In this case,
users should conduct pairing again.
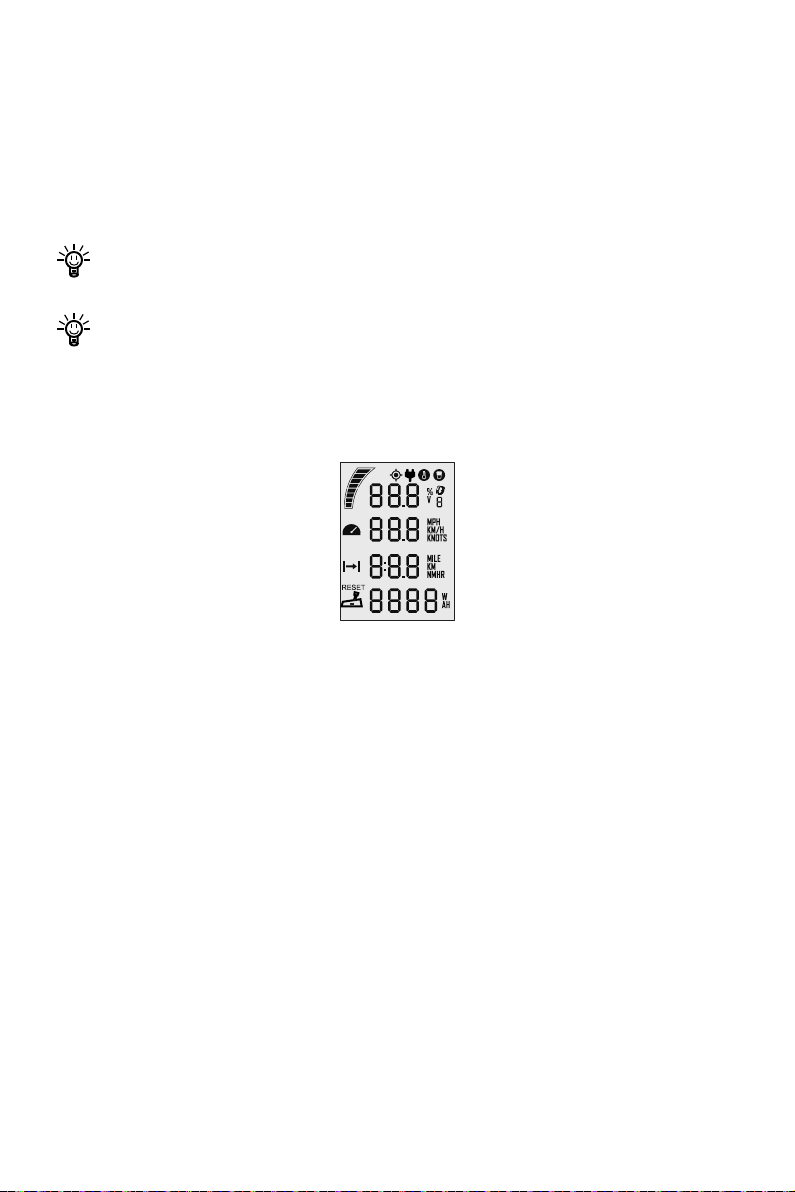
Figure 5-11
However, if the Remote Control and the pod drive are not replaced, but the LCD
panel still displays like this, you should check and:
1) Make sure the Remote Control is not far from the outboard motor;
2) Make sure all the equipment involved is normally powered on.
If the Remote Control still displays like Figure 5-11 after check, it indicates an
error has occurred. Please contact your dealer for repair.
32
Page 35
5.7 Warning Messages
When the pod drive motor is running in abnormal conditions or out of order, a warning
message with an error code will display on the LCD panel. Figure 5-12 is an example.
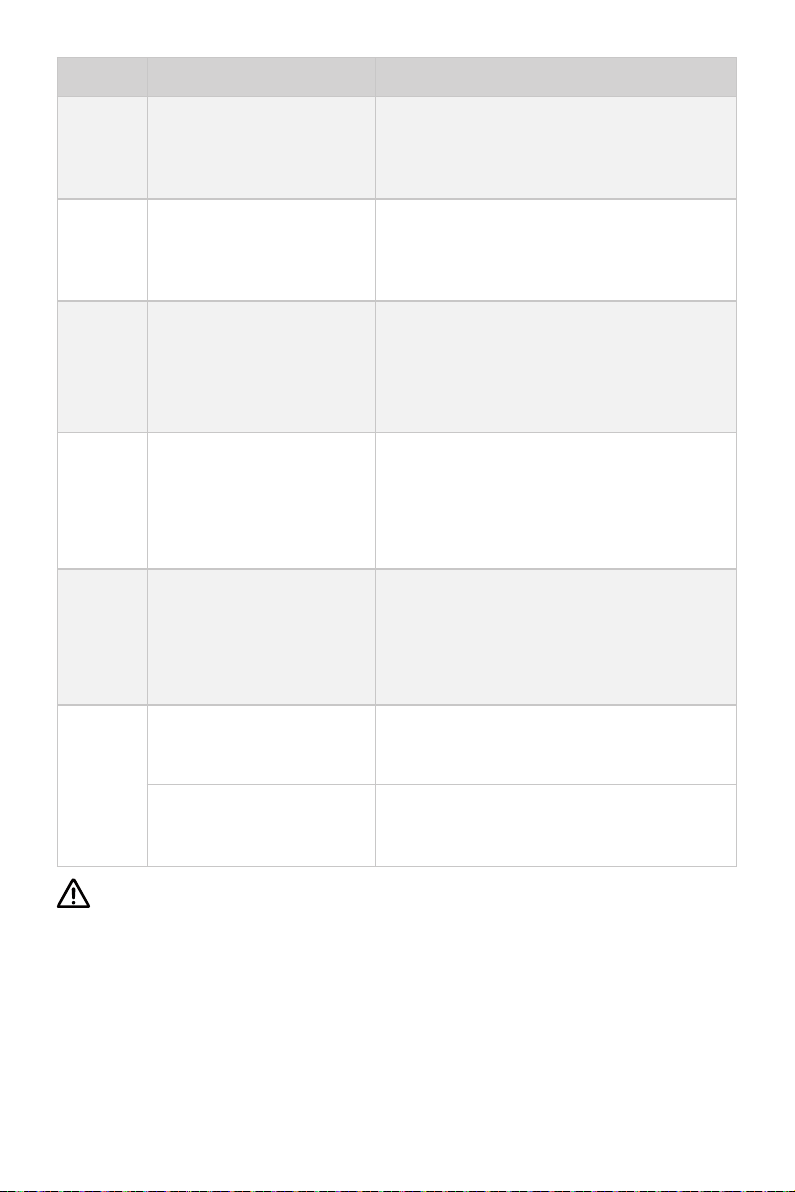
Please nd more error codes and corresponding solutions in the below table.
Figure 5-12
Code Cause Solution
English
E01
E02
E06
E10
E11
Battery voltage beyond operation range.
Propeller may be blocked,
causing motor overcurrent
Motor fails or circuit board
fails causing motor overcurrent
The battery voltage level is
too low.
Motor stall, which may be
caused by blocked propeller
The temperature of motor is
too high.
Replace a battery based on suggested
operation specications.
Refer to Solution to E10.
Try to turn off the main switch and wait for
10 seconds then turn on the switch again.
Operate the motor at low power. Please
charge the battery as soon as possible.
Turn off power, then clean up the things
winding around the propeller. Test if the
propeller can be rotated by hand before
operation.
Stop operating the pod drive and wait until
the temperature falls within the normal
operating temperature range.
33
Page 36
Code Cause Solution
E12
E22
E30
E56
E60
The temperature of circuit
board is too high.
MCU Communication Abnormality
Throttle position sensor
failure, should recalibrate
the throttle position sensor.
Communication Error between pod drive and battery
The remote control is running out of power.
Stop operating the pod drive and wait until
the temperature falls within the normal
operating temperature range.
Please restart to see if the error disappears,
if not, please contact your dear for help.
Please refer to section 5.3.2 Recalibration to
recalibrate the throttle position sensor.
Check if the communication cable between
pod drive and battery is well connected, if
yes, please restart the system.
Please connect the remote control to the
pod by a communication cable. Please refer
to section 5.2.2 Charged by Wired Connecti-
on.
All characters
display
The motor has no power.
Not paired
If the problem persists, please consult your ePropulsion authorized dealer for
assistance.
Connect the battery to the pod drive and
then turn on the main switch.
Please refer to section 5.6
Pairing Remote
Control with the Pod Drive.
34
Page 37
6 Checklist before Use
1. Ensure the propeller is correctly and firmly mounted on the pod drive.
2. Ensure the pod drive is correctly and firmly mounted on the boat.
3. Ensure the remote control and steering wheel are installed in proper position
before turning on the power.
4. Ensure the throttle travels smoothly with no obstacles.
5. Before connecting the battery, check and make sure there is no poor contacts or
defects in cables.
6. Check and ensure the main switch is able to power on and off normally. After that,
turn off the main switch.
7. Ensure the battery has enough power.
8. Ensure the remote control has enough power.
Make sure the power cable is dry before connecting it to the battery or powering
on the system.
7 Starting the Pod Drive
1. Complete the check list.
2. Remove the kill switch from the remote control.
3. Push the throttle to zero position.
4. Connect the battery with the pod drive.
5. If use ePropulsion battery, turn on the main switch.
6. Press “ ” button to turn on the remote control.
7. Pair the remote control with the pod drive.
8. Carry out preference setting and battery configuration if necessary.
9. Tie the kill switch to your wrist or life vest, then attach the kill switch on the
remote control.
10. Push the throttle slowly to start running.
English
35
Page 38
8 Stopping the Pod Drive
It’s recommended to stop the pod drive as the following procedures.
1. Return the throttle to zero position.
2. Wait until the motor stops, then detach the kill switch.
3. Press and hold the “ ” button until the remote control is switched off.
4. Turn off the main switch. If the pod drive is not connected to a SPIRIT battery,
please also turn off the battery by pressing the power button.
The motor will also stop in any below situations.
1. Throttle is in zero position.
2. Kill switch is not placed in the correct position.
3. The power cable connected to the battery is loose.
4. The communication between the remote control and the pod drive is
interrupted.
5. The connection between the battery and the pod drive is disconnected.
6. The system is malfunctioning (such as the motor is blocked or the battery
voltage is too low).
7. The main switch is turned off.
36
Page 39
9 Hydro Generation Function
Pod Drive Evo machines can drive the propeller to charge the battery (only the
ePropulsion battery) through water ow.
The machine will enter the hydro generation state if the following conditions are
met:
1. The remote control is set to turn on the hydro generation function (enabled by
default).
2. The remote control is in the zero position.
3. The ePropulsion battery power is below 90%.
4. The machine will enter the hydro generation state after the boat speed is above
6km/h stably for 4 seconds.
When any of the following conditions occur, the hydro generation will be stopped:
1. The remote control is set to turn off the hydro generation function.
2. The remote control is in the forward/backward state (not in the zero position).
3. The ship is not traveling or traveling too fast (Pod Drive 1.0 Evo is higher than
35km/h, Pod Drive 3.0/6.0 Evo is higher than 45km/h).
4. The battery level is higher than 90%.
The hydro generation function can be used only when connecting ePropulsion
batteries.
Set up the hydro generation function
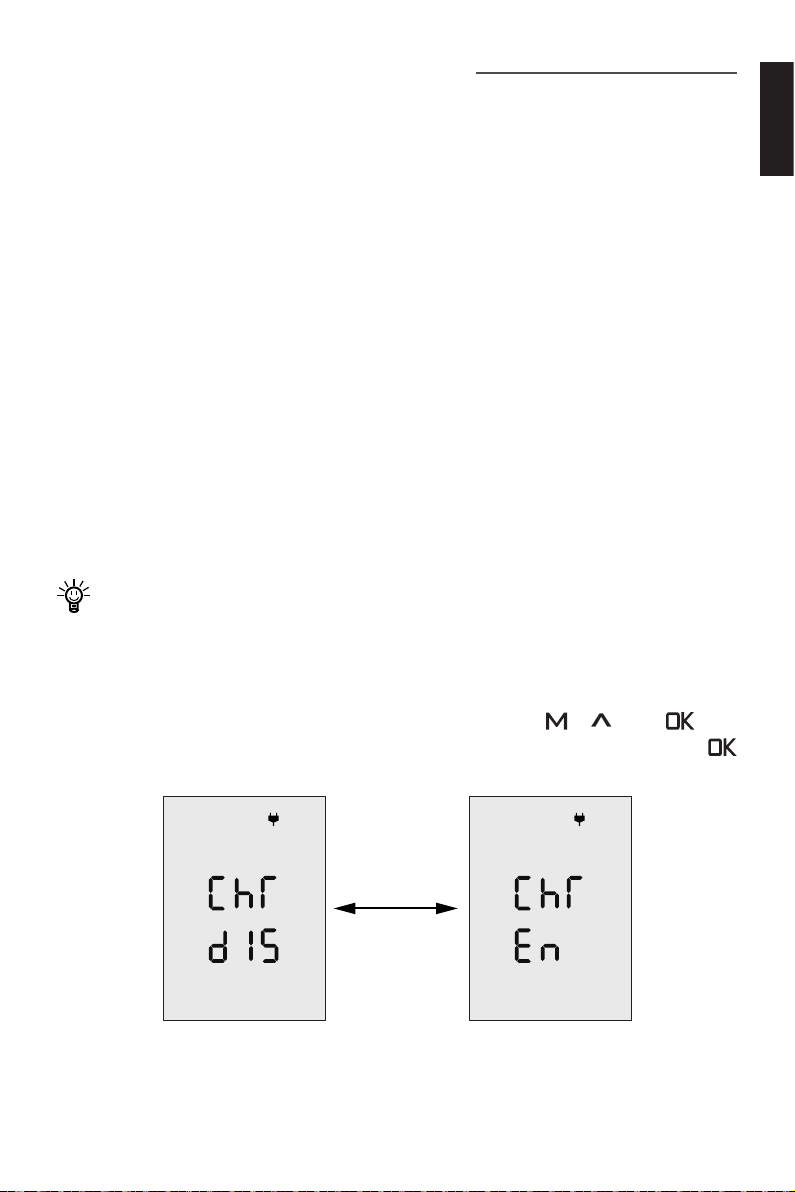
When the Evo remote control and the machine are successfully connected, and the
Evo remote control and the machine are both on. Press the " ", "
tons at the same time to enter the hydro generation setting interface. Then press "
" to change the state of the hydro generation function (En means on, Dis means off).
" and " " but-
English
Figure 9-1
37
Page 40
10 Maintenance
10.1 Propeller Maintenance
Ensure the battery is disconnected before each check, as a rotating propeller is
dangerous.
Gloves are recommended to wear, in order to protect your hand from the sharp
propeller edges.
Check the propeller based on the following tips, then refer to the Chapter 2 Checking
the Propeller to replace a new propeller if necessary.
1. Check the propeller blades for wear broken and other damage.
2. Check the pin for wear and damage.
3. Check for water plants, fishing net or line twine around the propeller.
10.2 Replacing the Anode
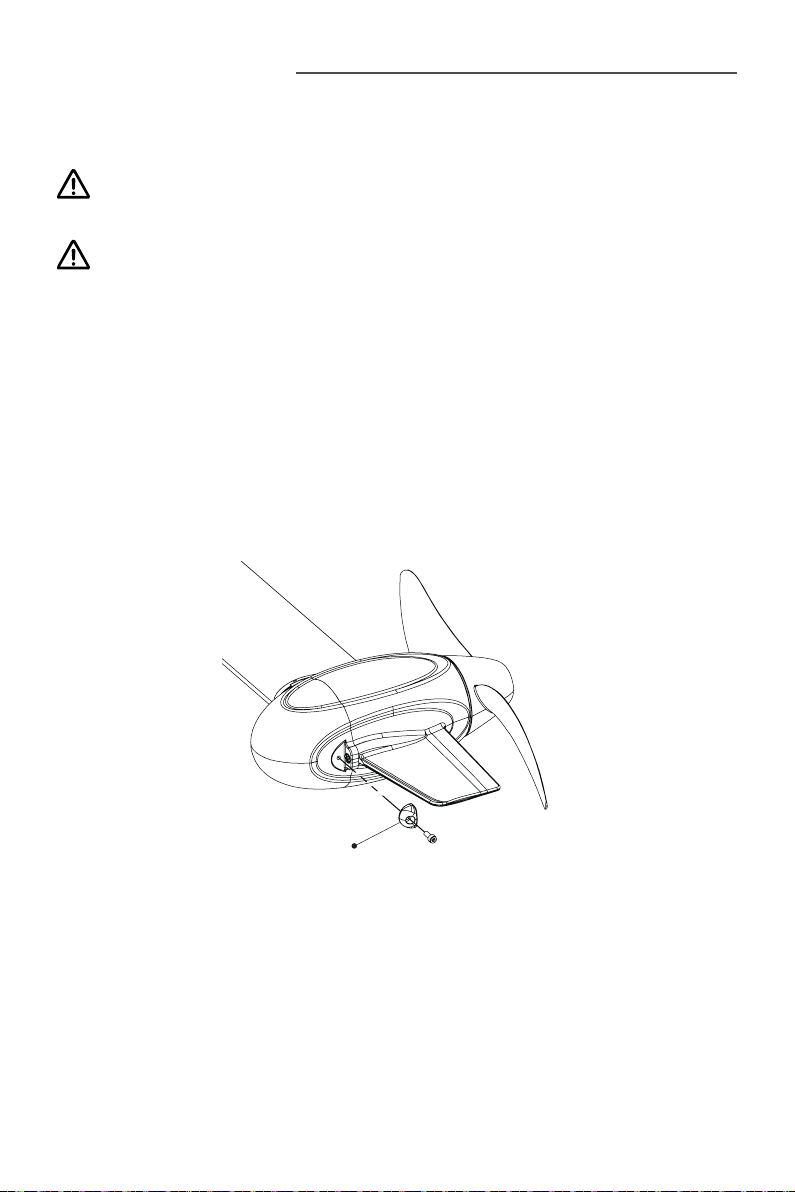
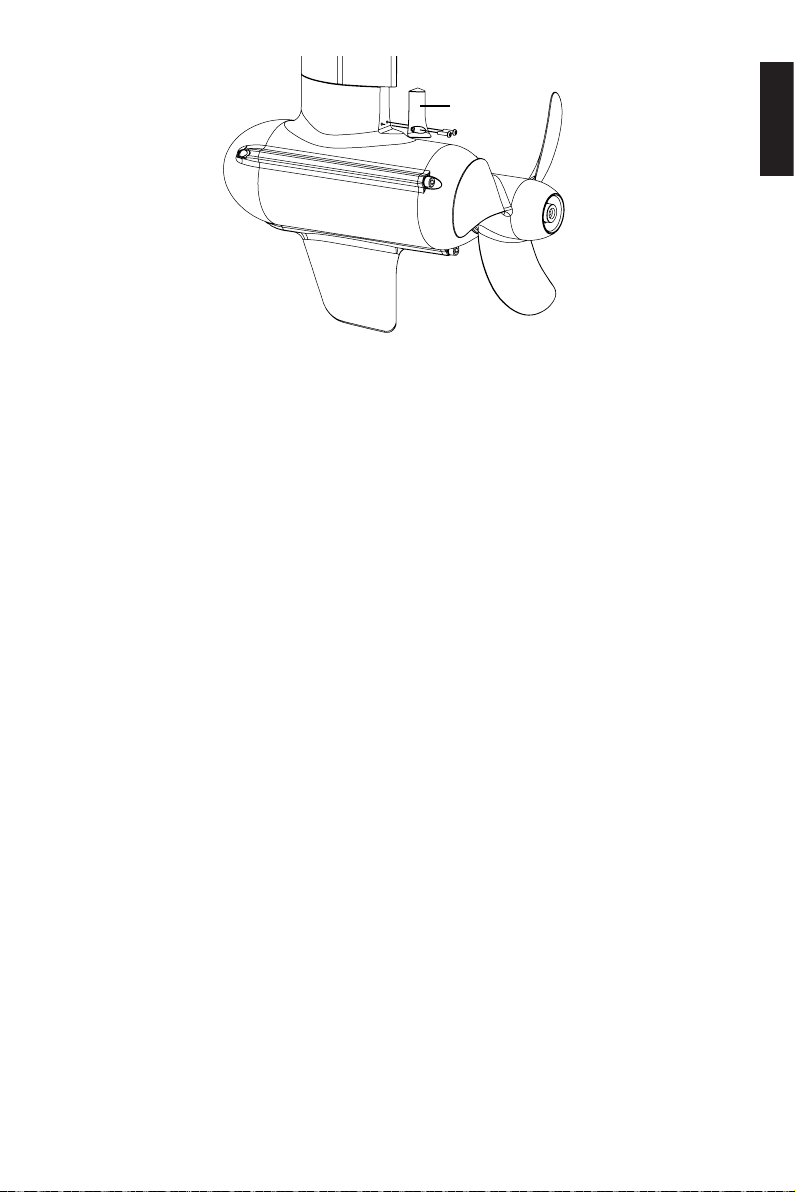
Please refer to the gure below to replace a new anode if necessary.
Anode
Figure 10-1 Replace Pod Drive1.0 Evo anode
38
Page 41
Anode
Figure 10-2 Replace Pod Drive6.0 Evo anode
English
39
Page 42
11 Transport and Storage
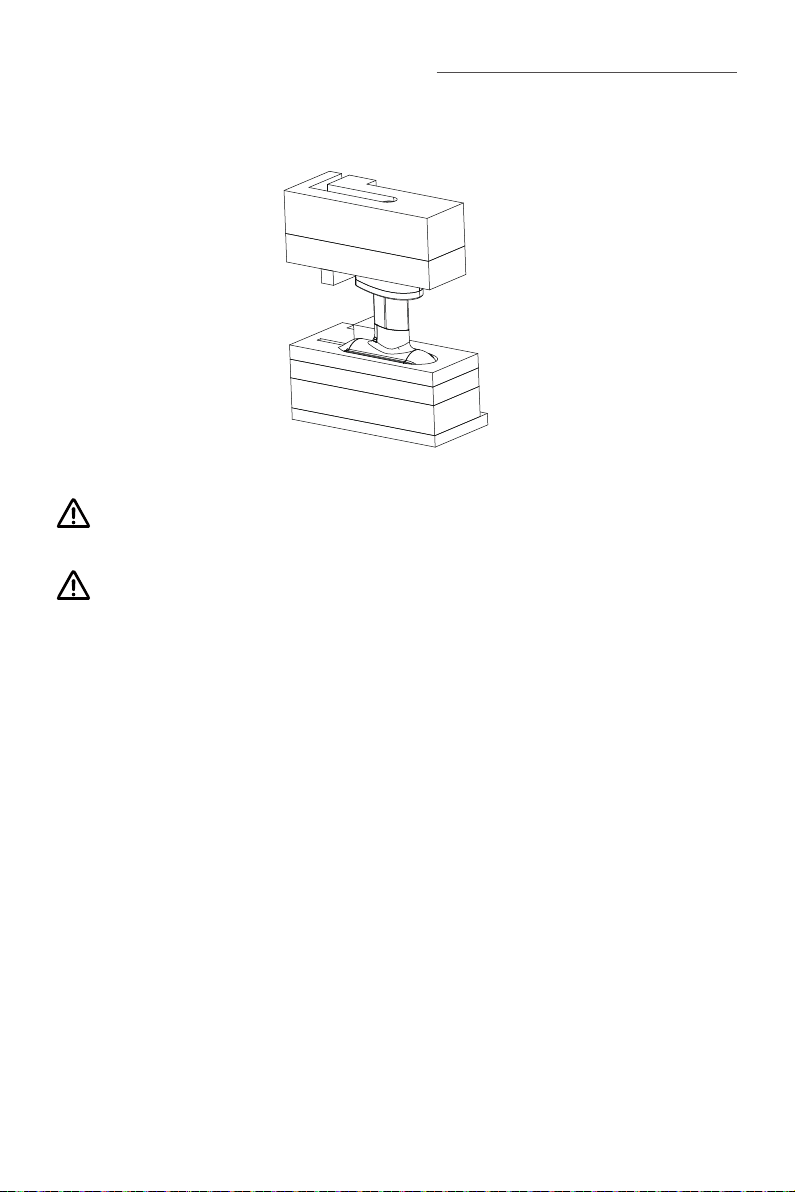
Before long distance transport or long-term storage, please use ePropulsion original
package to pack the pod drive.
Figure 11-1
Make sure the pod drive gets adequate damping protection before transport and
storage.
Store the pod drive in a well-ventilated and dry area without direct sun exposure.
40
Page 43
12 Emergency Situations
12.1 Collision
If the pod strikes some object beneath the water, please follow below procedures.
1. Stop the pod immediately and then turn off the main switch.
2. Check the mechanical structure to see if there are damages.
3. Return to the nearest harbor or pier in low power.
4. Call your dealer to check the pod.
12.2 Low Battery Level
When the battery voltage is lower than 42V, the power will be limited by dropping
voltage. When the battery voltage drops below 39V, the pod will stop automatically
to prevent battery over-discharge. If this happens when the pod is far away from the
shore, and there is an alternative battery, it’s recommended to wait until the battery
voltage rises 42V or above. When the voltage rises to a safe level, you can restart the
pod system by restricting the power within 100W.
English
41
Page 44
13 Warranty
The ePropulsion limited warranty is provided for the rst end purchaser of an ePropulsion product. Consumers are entitled to a free repair or replacement of defective
parts or parts which do not conform with the sales contract. This warranty operates
in addition to your statutory rights under your local consumer law.
13.1 Warranty Policies
ePropulsion warrants its products to be free of defects in material and workmanship
for a limited period for non-commercial purposes since the date of purchase. Once a
fault is discovered, the user has the right to make a warranty claim under the ePropulsion warranty policy.
Product Warranty Expiration Date
Pod Drive 1.0 Evo
Pod Drive 3.0 Evo
Pod Drive 6.0 Evo
Repaired/Replaced
Parts
Two years after the date of purchase (uncommercial).
Three months since the date of maintenance.
Notes:
1. If the three-month period overlaps with the original
warranty period, the warranty against these replaced or
repaired parts still expires two years after the date of
purchase.
2. If the three-month period exceeds the original
warranty period, the warranty of the repaired or replaced
parts expires by end of the third month since date of
maintenance.
In order to validate the warranty, users are required to ll in the Warranty Card in
the package in advance.
Keep the product label in an intact state and record the serial number on the
label. Never tear the label off the product. An ePropulsion product without the
original product label will not be applicable to warranty services provided by
ePropulsion.
The warranty is valid only when the information is correct and complete.
42
Page 45
Free warranty is only validated upon the presentation of legal serial number, War-
ranty Card, and evidence of purchase from an authorized ePropulsion dealer.
Valid date of purchase should be established by the rst-hand purchaser with
original sales slip.
Free warranty is not transferable and will not be reissued.
13.2 Out of Warranty
Make sure the product is properly packed during delivery, the original ePropulsion
package is recommended. If the product get further damage due to improper packing
during delivery, the furtherly damaged part will be deemed as out of warranty coverage.
In addition, faults or damages caused by the following reasons are also excluded
from warranty scope within the covered period:
• Any improper operation that contradicts the user manual.
• Accident, misuse, wishful abuse, physical damage overcharging, liquid damage or
unauthorized repair.
• Dropping, improper care or storage.
• Used for commercial purposes.
You should be noted that minor faults like normal wear and tear that pose no
influence on the intended function of the product are also not covered by the
warranty.
English
Consumables are out of warranty scope.
13.3 Warranty Claim Procedures
If you nd your product defective, you can make a claim to your dealer following below procedures:
1. Fill in Warranty Card correctly and completely in advance. Then make your
warranty claim by sending it to your authorized ePropulsion service partner
together with valid proof of purchase. Usually these documents are required
when making a warranty claim: the Warranty Card, ex-factory serial number, and
evidence of purchase.
2. Send the defective product to your authorized ePropulsion service point after
43
Page 46
getting the confirmation. Note that the label should be kept intact. You can
also deliver the product to your authorized ePropulsion dealer after getting
confirmation.
3. The defective components or parts will be either repaired or replaced according
to the diagnosis made by the ePropulsion authorized service partner.
4. If your warranty claim is accepted, the equipment will be repaired or replaced free
of charge. Note that any delivery cost incurred in the process is at your charge.
5. After careful examination and confirmation by ePropulsion authorized dealer, the
defective or faulty components will be repaired or replaced with brand new ones
against the actual condition.
6. In case your warranty claim be rejected, an estimated repair charge with round
trip delivery cost will be sent for confirmation. ePropulsion authorized service
point will conduct maintenance accordingly only after your confirmation.
If warranty expires, you can still enjoy maintenance services from authorized
ePropulsion service partners with minimum maintenance charge.
44
Page 47
ACHTUNG!
Die Montage des Motors darf nur von geschultem Fachpersonal durchgeführt
werden!
Vergewissern Sie sich, dass Ihr Rumpf von der Beschaenheit und vom Zustand in
der Lage ist, die Kräfte des Antriebs unter Volllast sowie bei schwerem Wetter mit
starkem Wellengang, schadlos aufzunehmen! Ggf. muss der Rumpf entsprechend
verstärkt werden, um die Kräfte sicher aufzunehmen und das Rumpfmaterial vor Ermüdung und so vor Schäden zu schützen.
Bohren Sie die Löcher nicht größer als angegeben und verwenden Sie stets ausreichend und für Ihr Rumpfmaterial geeignetes Dichtmaterial (nicht im Lieferumfang enthalten)!
Kontrollieren Sie vor jeder Nutzung den Zustand der Montagebolzen sowie der gesamten Installation auf Dichtigkeit und Kraftschlüssigkeit der Verbindung zwischen
Motor und Rumpf!
Ein mangel- oder fehlerhaft montierter Motor kann zu Wassereinbrüchen und
zum Sinken des Bootes führen! Es besteht Lebensgefahr!
Der Hersteller haftet nicht für Schäden, die durch einen mangel- oder fehlerhaf-
ten Einbau verursacht wurden!
Deutsch
45
Page 48
Einführung
Vielen Dank, dass Sie sich für ein ePropulsion-Produkt entschieden haben. Wir bedanken uns für Ihr Vertrauen und freuen uns, dass Sie unser Unternehmen unterstützen. Unser Angebot umfasst leistungsstarke elektrische Außenborder, elektrische
Pod-Antriebe, Hilfs- bzw. Kajak-Motoren, zuverlässige Lithium-Batterien und Zubehör.
Bitte besuchen Sie auch unsere Website www.epropulsion.com und kontaktieren Sie
uns bei Fragen und Bedenken.
Verwendung dieses Handbuchs
Lesen Sie diese Bedienungsanleitung vor der Verwendung des Produkts bitte sorgfältig durch, um zu verstehen, wie das Produkt sachgemäß und sicher benutzt wird.
Durch die Benutzung dieses Produkts bestätigen Sie, dass Sie den gesamten Inhalt
dieses Handbuchs vollständig gelesen und verstanden haben. ePropulsion übernimmt keine Haftung für Schäden oder Verletzungen, die durch Handlungen verursacht
werden, die im Widerspruch zu diesem Handbuch stehen.
Im Zuge der kontinuierlichen Produktoptimierung behält sich ePropulsion das Recht
vor, die im Handbuch beschriebenen Inhalte jederzeit anzupassen. ePropulsion besitzt außerdem die geistigen Eigentumsrechte und die gewerblichen Schutzrechte am
Produkt, unter anderem auch Urheberrechte, Patente, Logos und Designs.
Dieses Handbuch kann ohne vorherige Ankündigung aktualisiert werden. Bitte besuchen Sie unsere Website www.epropulsion.com, um die neueste Version zu lesen.
Wenn Sie Unstimmigkeiten zwischen Ihrem Produkt und diesem Handbuch feststellen oder Zweifel am Produkt oder am Handbuch haben, besuchen Sie bitte www.epropulsion.com. ePropulsion behält sich das Recht auf abschließende Auslegung dieses
Handbuchs vor.
Dieses Handbuch ist mehrsprachig. Im Fall von Unstimmigkeiten bei der Interpretation verschiedener Sprachversionen ist die englische Version maßgebend.
Symbole
Die folgenden Symbole weisen auf wichtige Informationen hin.
Wichtige Hinweise oder Warnungen
Nützliche Informationen oder Tipps
46
Page 49
Produktidentifikation
Die nachstehende Abbildung zeigt, wo sich die Seriennummern am Evo Pod-Antrieb
befindet. Bitte merken Sie sich, wo die Seriennummern zu finden sind und notieren
Sie sie für die Inanspruchnahme von Garantie- und anderen Kundendienstleistungen.
Abbildung 0-1
Electric Pod Drive
Model: Pod Drive 3.0 Evo
Rated Power: 3kW
Rated Voltage: 48V
S/N:
Abbildung 0-2
Deutsch
Model: Pod Drive 3.0 Evo
SN:
Model: Pod Drive 1.0 Evo
SN:
Model: Pod Drive 6.0 Evo
Serial No.:
FCC-ID: 2AA72-PTR9618PA
Model: Pod Drive 6.0 Evo
Serial No.:
Abbildung 0-3 Abbildung 0-4 Abbildung 0-5
47
FCC-ID: 2AA72-PTR9618PA
Page 50
Inhaltsverzeichnis
Einführung ..................................................................................................46
Verwendung dieses Handbuchs ...............................................................46
Symbole.......................................................................................................46
1 Produktübersicht .....................................................................................50
1.1 Lieferumfang .....................................................................................50
1.2 Teile und Zeichnungen ......................................................................53
1.3 Technische Daten ..............................................................................55
1.4 Konformitätserklärung .......................................................................56
1.5 Wichtige Hinweise .............................................................................57
3 Den Motor montieren ..............................................................................62
4 Anschließen der Batterie ........................................................................65
4.1 Anschließen einer 48-V-Batterie ........................................................65
4.2 Anschließen einer Spirit Batterie PLUS (nur für den Pod Drive 1.0
Evo) .........................................................................................................67
5 Evo Fernsteuerung .................................................................................68
5.1 LCD-Display ......................................................................................68
5.2 Laden ................................................................................................73
5.2.1 Laden über Solarenergie (empfohlen) .....................................73
5.2.2 Laden über Ladekabel .............................................................73
5.3 Leistungsanpassung .........................................................................75
5.3.1 Motorleistung anpassen für Evo Fernsteuerung ......................75
5.3.2 Kalibrieren ................................................................................76
5.4 Reißleinenschalter einsetzen ............................................................77
5.5 Sicherheitsarmband einsetzen ..........................................................78
5.5.1 Registrierung des Sicherheitsarmbands mit der Evo
Fernsteuerung (Kopplung) ...............................................................78
5.5.2 Mann-über-Bord-Schutz ...........................................................78
5.5.3 Not-Aus ....................................................................................78
5.6 Registrierung der Evo Fernsteuerung im Pod-Antrieb (Kopplung) ....79
5.7 Warnmeldungen ................................................................................82
48
Page 51
6 Checkliste vor der Verwendung .............................................................84
7 Den Pod-Antrieb starten .........................................................................84
8 Den Pod-Antrieb ausschalten ................................................................85
9 Funktion Stromerzeugung mit Wasserkraft ..........................................86
10 Wartungsaufwand .................................................................................88
10.1 Propellerwartung .............................................................................88
10.2 Austausch der Anode ......................................................................88
11 Transport und Aufbewahrung ..............................................................90
12 Notsituationen .......................................................................................91
12.1 Kollision ...........................................................................................91
12.2 Niedriger Batteriestand ....................................................................91
13 Gewährleistung......................................................................................92
13.1 Garantiebedingungen ......................................................................92
13.2 Von der Garantie ausgenommen ....................................................93
13.3 Abwicklung eines Garantiefalls ........................................................93
Deutsch
49
Page 52
1 Produktübersicht
Die Evo Pod-Antriebe 1.0/3.0/6.0 sind elektrische Pod-Antriebssysteme mit 1 kW/3kW/6kW Eingangsleistung. Sie werden entweder über die Evo Fernsteuerung oder
eine seitlich montierbare Steuerung betrieben. Pod-Antriebe sind bei Bootseignern
in den letzten Jahrzehnten immer beliebter geworden. Allerdings sind nur wenige
hochwertige elektrische Pod-Systeme erhältlich. Elektrische Pod-Antriebe sind umweltfreundlich, sauber und sehr effizient. Diese elektrischen Pod-Antriebssysteme
entsprechen 3 PS/6 PS/9,9 PS – perfekt für kleine und mittlere Freizeitboote wie Segelboote und einige Motorboote.
1.1 Lieferumfang
Packen Sie das Produktpaket mit Ihrem Evo Pod-Antrieb nach Erhalt aus und überprüfen Sie, ob alle nachstehend aufgeführten Teile im Lieferumfang enthalten sind.
Bei fehlenden Teilen oder Transportschäden wenden Sie sich bitte umgehend an
Ihren Händler.
Teil
Menge/Ein-
Abbildung
heit
Pod Drive 1.0 Evo
Pod-Motor 1 Satz
Kommunikationsmodul
1 Satz
50
Page 53
Teil
Netzschalter 1 Satz
Anschlusskabel
für Evo Pod 1.0
und Spirit-Batterie
PLUS (separat
erhältlich)
Menge/Ein-
heit
1 Satz
Pod Drive 3.0 Evo und Pod Drive 6.0 Evo
Abbildung
Deutsch
Pod-Motor 1 Satz
Kommunikationsmodul
Schraubenschlüssel-Satz
Hauptschalterkabel
1 Satz
1 Satz
1 Satz
Auch vom Evo Pod-Antrieb verwendet
or
51
Page 54
Teil
Evo
Fernsteuerung
(separat
erhältlich)
Menge/Ein-
Abbildung
heit
1 Satz
Kommunikationsmodulkabel
Bedienungsan-
1 Satz
5m
Warranty Card Fixing Guide
leitung, Montageschablone,
Garantiekarte,
Einladungskarte &
1 Satz
Quality
Certificant
Invitation Card
Qualitätszertikat
Die Evo Fernsteuerung muss separat erworben werden.
Weiteres Zubehör, wie Batterien, Ladegeräte usw., das in diesem Handbuch
aufgeführt aber nicht in der vorliegenden Packliste enthalten ist, muss vom An-
wender bei einem autorisierten ePropulsion Händler erworben werden.
Bewahren Sie die Originalverpackung von ePropulsion für Transport und La-
gerung auf.
52
Page 55
1.2 Teile und Zeichnungen
Kommunikationsmodul Kommunikationskabel
Ausgleichsstück
Netzkabel
Hauptschalter
Produktkennzeichnung
M8-Schraube
Deutsch
Wellrohr
M8-
Unterlegscheibe
Wellrohr
Motor
Netzkabelanschluss
Anode
Abbildung 1-1 Pod Drive 1.0 Evo
Schutzhaube
Netzkabel
M8-Bolzen
Propeller
Skeg
Produktkennzeichnung
Kühlkörper
Lüfterkabel
Ventil
Kommunikationsanschluss für Fernsteuerung
Abbildung 1-2 Treiber für Pod Drive 3.0 Evo und Pod Drive 6.0 Evo
Kommunikationsanschluss für Batterie
Befestigungssockel
53
Page 56
Temperatur-Anschlussleitung
Phasen-Anschlussleitungssymbol
Temperatur-Anschlussleitung
Dreiphasige Anschlussleitung
M8-Sicherungsmutter
M8-Unterlegscheibe
Stützrohr
Motor
Skeg
Abbildung 1-3 Pod Drive 3.0 Evo
Wellrohr
M8-Bolzen
Ausgleichsstück
Propeller
Anode
Wellrohr
Phasen-Anschlussleitungssymbol
Dreiphasige Anschlussleitung
M10-Sicherungsmutter
M10-Unterlegscheibe
Stützrohr
M10-Bolzen
Ausgleichsstück
Anode
Motor
Propeller
Skeg
Abbildung 1-4 Pod Drive 6.0 Evo
54
Page 57
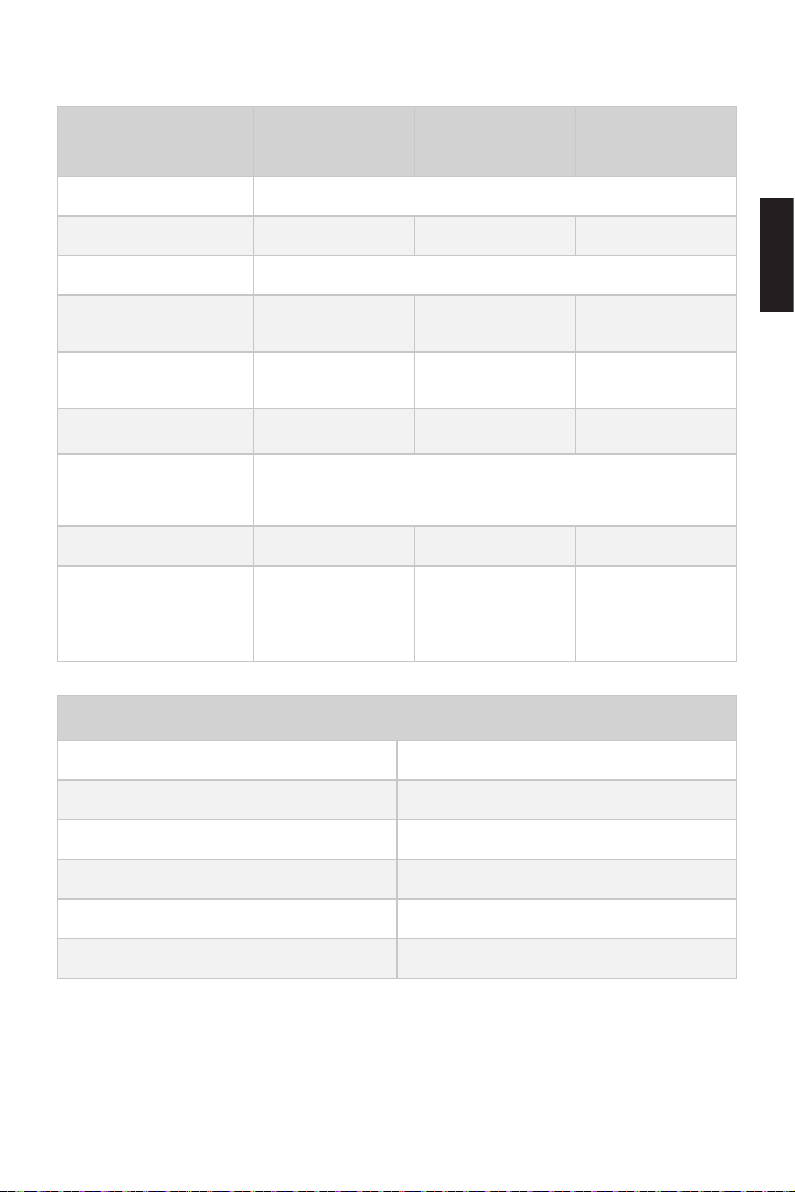
1.3 Technische Daten
Pod Drive 1.0 Evo Pod Drive 3.0 Evo Pod Drive 6.0 Evo
Typ Elektrischer
Leistungsaufnahme 1 kW 3 kW 6 kW
Nennspannung 48V
Vergleichbare BenzinAußenborder
Maximaler
Gesamtwirkungsgrad
Nenndrehzahl 1.200 U/min 2300 U/min 1500 U/min
Steuerungssystem
Nettogewicht 6,2 kg 15,3 kg 31 kg
Propeller
(Durchmesser / Steigung)
Vorgaben für externe Batterie
Typ Blei-Säure-Batterie oder Lithium-Batterie
3 PS 6 PS 9.9 PS
55% 51% 57%
Evo Fernsteuerung / Evo seitliche Fernsteuerung / Evo
Doppel-Fernsteuerung
280 mm/5,8 Zoll
Pod-Antriebe
260 mm (6,73
Zoll)/6,73 Zoll
320 mm/8,73 Zoll
Deutsch
Nennspannung 48 V
Mindestspannung 39 V
Höchstspannung 60 V
Minimaler kontinuierlicher Entladestrom 28 A
Innenwiderstand ﹤100 mΩ
55
Page 58
1.4 Konformitätserklärung
Gegenstand der Erklärung:
Produkt: Elektrischer Außenbordmotor
Modell: Pod Drive 1.0 Evo, Pod Drive 3.0 Evo, Pod Drive 6.0 Evo
Name des Unternehmens: Guangdong ePropulsion Technology Limited
Anschrift: Room 201, Bldg.17A, 4th XinZhu Road, SongShan Lake District,
Dongguan City, Guangdong Province, China
Der Gegenstand der Erklärung entspricht folgenden Richtlinien:
EMV-Richtlinie 2014/30/EU
Maschinen-Richtlinie 2006/42/EG
Funkanlagen-Richtlinie 2014/53/EU
Angewandte Normen:
EN 55014-1:2017 EN 300328:2019
EN 55014-2:2015 EN 50663:2017
EN 61000-3-2:2014 EN 62368-1:2014+A1:2017
EN 61000-3-3:2013/A1:2019 EN 60204-1:2018
EN 301489-1:2019 EN ISO 12100:2010
EN 301489-3:2019
Dieses Gerät entspricht Abschnitt 15 der FCC-Bestimmungen. Der Betrieb unterliegt
den folgenden beiden Bedingungen:
1. Dieses Gerät darf keine schädlichen Störungen verursachen; und
2. Dieses Gerät muss alle empfangenen Störungen annehmen, einschließlich
Störungen, die einen unerwünschten Betrieb verursachen können.
Unterschrift:
Shizheng Tao, Chief Executive Ocer & Mitbegründer
der Guangdong ePropulsion Technology Limited
56
Page 59
1.5 Wichtige Hinweise
1. Wenn Sie sich für die kabellose Fernsteuerung entscheiden, sollten Sie die
Oberseite des Kommunikationsmoduls/Treibermoduls nicht abdecken, um eine
Dämpfung des drahtlosen Signals zu vermeiden.
2. Dieses Produkt darf nur von Erwachsenen bedient werden, die dieses
Handbuch vollständig gelesen und verstanden haben. Lesen Sie das gesamte
Benutzerhandbuch vor der Inbetriebnahme sorgfältig durch. ePropulsion
übernimmt keine Haftung für Schäden oder Fehlfunktionen, die durch die
Nichteinhaltung der Anweisungen in diesem Handbuch entstanden sind.
3. Nur Bootsbesitzer, die mit ihren Booten vertraut sind, dürfen dieses Pod-System
benutzen. Personen, die sich erst kürzlich ein Boot gekauft haben, sollten
zunächst alle Aspekte des Bootes kennenlernen, einschließlich dessen Verhalten
unter verschiedenen Bedingungen, und das Steuern des Bootes üben, bevor sie
dieses Pod-System montieren und benutzen.
4. Machen Sie sich vor der Inbetriebnahme mit allen Funktionen und Abläufen
dieses Produkts vertraut. Wenn sich mehr als eine Person an Bord befinden,
sollten Sie sicherstellen, dass auch andere wissen, wie man dieses PodAntriebssystem bedient, um bei einem unvorhergesehenen Notfall helfen zu
können.
5. Beachten Sie bei der Installation dieses Produkts auf Ihrem Boot die Anweisungen
des Bootsbauers. Beauftragen Sie möglichst zertifizierte Bootsbauer oder
professionelle Installateure mit der Montage dieses Pod-Systems auf Ihrem
Boot. Versuchen Sie keinesfalls, das Pod-System selbst zu installieren, wenn Sie
noch nie einen Pod-Antrieb auf Ihrem Boot montiert haben.
6. Prüfen Sie vor der Inbetriebnahme den Wetterbericht.
7. Achten Sie vor der Inbetriebnahme auf Ihre Umgebung. Die rotierenden
Propellerblätter von Pod-Antrieben sind sehr gefährlich und können Menschen
und andere Lebewesen verletzen. Betreiben Sie den Pod-Antrieb nicht, wenn
Personen in der Umgebung schwimmen oder baden.
8. Wenn der Pod-Antrieb die einzige Antriebsquelle Ihres Bootes ist, sollten Sie
sicherstellen, dass die Ladung der Batterien an Bord für die Hin- und Rückfahrt
reicht. Wir empfehlen Ihnen, die Entfernung und den Batterieverbrauch zu
berechnen.
9. Überprüfen Sie vor jeder Fahrt, ob genügend Sicherheitsausrüstung an Bord ist,
unter anderem Rettungswesten, Rettungsinseln bzw. -kissen, Feuerlöscher,
Trillerpfeifen, Kommunikationsausrüstung, Paddel usw. Informieren Sie sich vor
der Inbetriebnahme über die lokalen Sicherheitsbestimmungen für Boote.
10. Schalten Sie den Pod-Antrieb sofort aus, wenn er im Wasser andere Objekte
berührt hat. Kehren Sie zum nächstgelegenen Hafen zurück und suchen Sie
Ihren Händler auf.
57
Deutsch
Page 60
11. Wenn ein Fehlercode angezeigt wird und der Pod-Antrieb nicht ordnungsgemäß
funktioniert, bringen Sie den Geschwindigkeitsregler in die Nullstellung
und unterbrechen die Stromversorgung. Sehen Sie dann im Abschnitt
Warnmeldungen nach, um die Lösung zum Fehler zu ermitteln.
12. Stoppen Sie den Pod-Antrieb sofort, wenn jemand ins Wasser fällt.
13. Betreiben Sie den Pod-Antrieb nur, wenn sich der Propeller unter Wasser
befindet.
58
Page 61
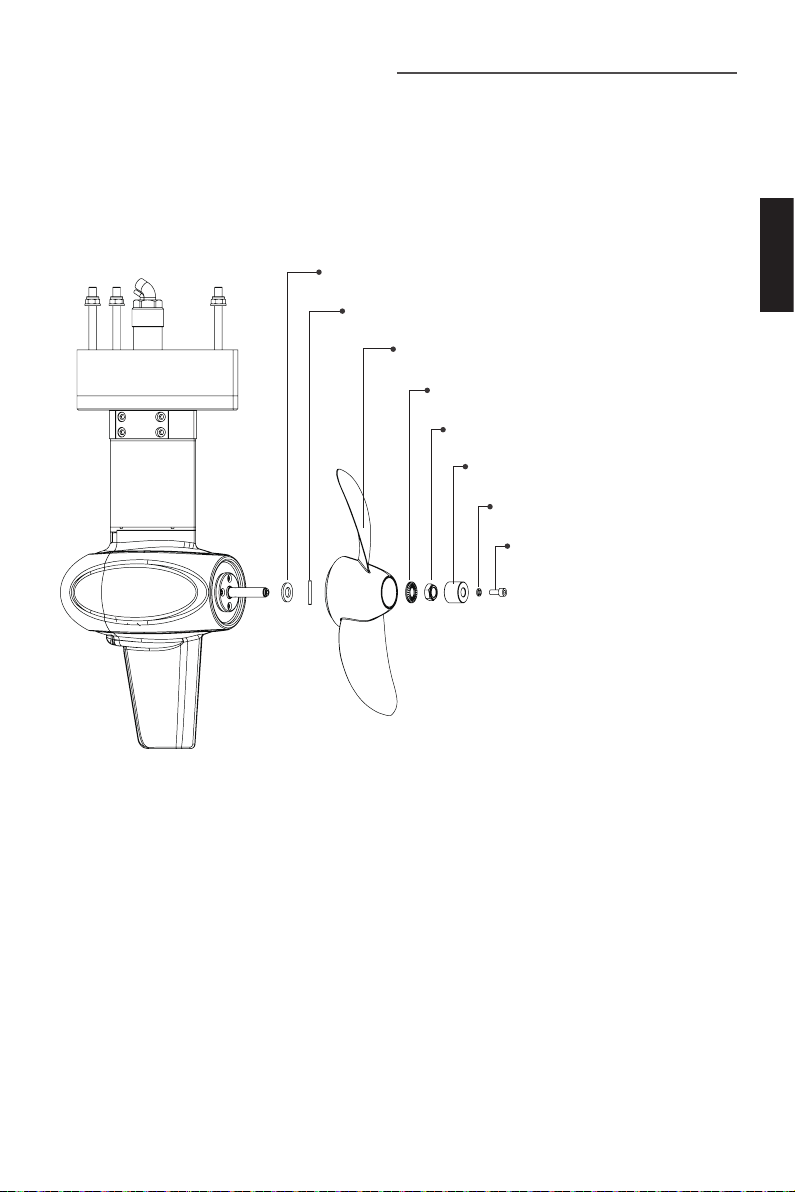
2 Den Propeller prüfen
Schritt 7: Setzen Sie die M5-Feder
Überprüfen Sie den Propeller vor der Inbetriebnahme und tauschen Sie ihn bei Bedarf
aus, z. B. wenn der ursprüngliche Propeller defekt ist.
Folgen Sie für die ordnungsgemäße Montage eines Propellers den Anweisungen in
Abbildung 2-1~2-3.
Zusammenbau eines Propellers für den Pod Drive 1.0 Evo:
Schritt 1: Unterlegscheibe ansetzen.
Schritt 2: Stecken Sie den Stift in die Bohrung an der
Motorwelle.
Schritt 3: Befestigen Sie den Propeller.
Schritt 4: Legen Sie die Tellerfeder auf.
Schritt 5: Ziehen Sie die Sechskant-Sicherungsmutter mit einem
17-mm-Steckschlüssel an.
Schritt 6: Befestigen Sie die Anode.
auf.
Schritt 8: Befestigen Sie die
M5-Schraube.
Deutsch
Abbildung 2-1
59
Page 62
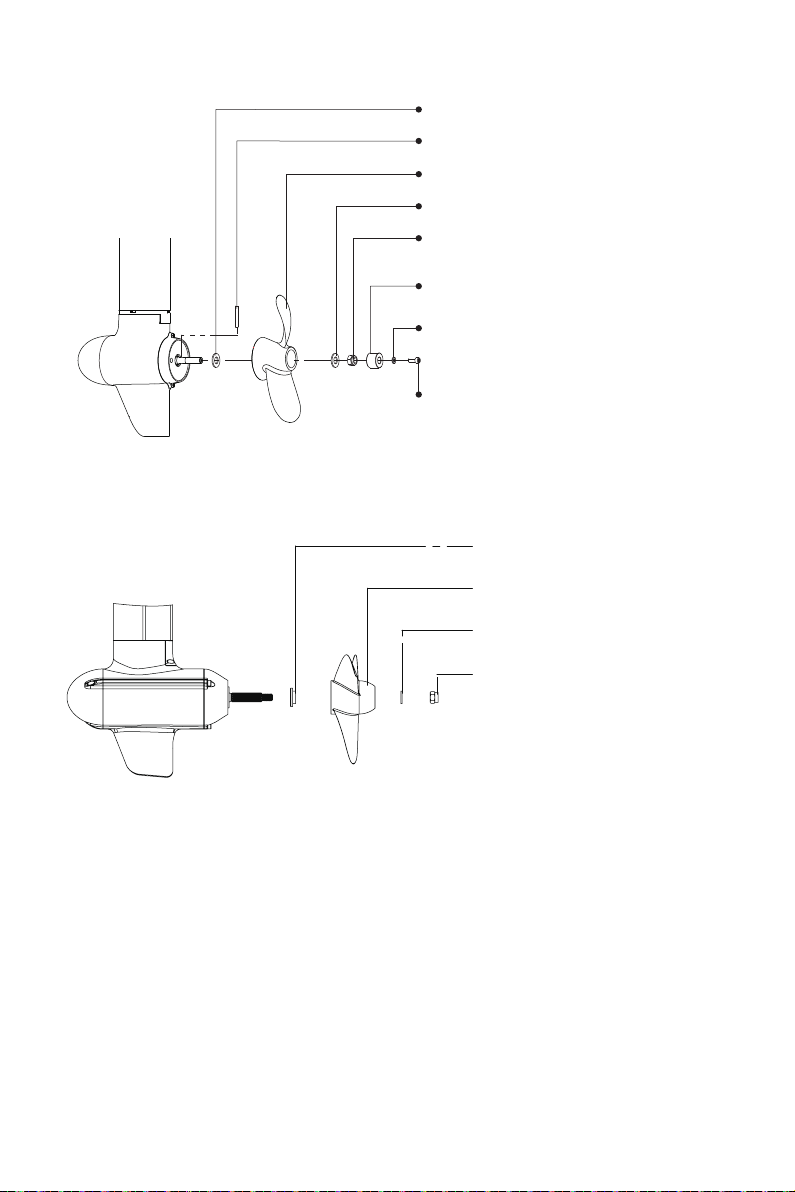
Zusammenbau eines Propellers für den Pod Drive 3.0 Evo:
Schritt 1: Befestigen Sie die Φ12er-Unter-
Sie diese fest.
Schritt 1: Befestigen Sie die
legscheibe.
Schritt 2: Fixieren Sie den Stift im Loch in
der Welle.
Schritt 3: Befestigen Sie den Propeller.
Schritt 4: Befestigen Sie die Φ12er-Unter-
legscheibe.
Schritt 5: Ziehen Sie die Mutter mit einem
19-mm-(3/4 Zoll)-Steckschlüssel an.
Schritt 6: Befestigen Sie die Anode.
Schritt 7: Befestigen Sie die Φ6erUnterlegscheibe.
Schritt 8: Schrauben Sie Mutter mit dem
M6-Sechskantschlüssel an und ziehen
Abbildung 2-2
Zusammenbau eines Propellers für den Pod Drive 6.0 Evo:
Propeller-Anschlagscheibe
Schritt 2: Stecken Sie den Propeller
auf.
Schritt 3: Legen Sie die Beilagscheibe M16x30x3 auf.
Schritt 4: Ziehen Sie die M16Sicherungsmutter mit einem
24-mm-Steckschlüssel fest an.
Abbildung 2-3
60
Page 63
ACHTUNG!
Die Montage des Motors darf nur von geschultem Fachpersonal durchgeführt
werden!
Vergewissern Sie sich, dass Ihr Rumpf von der Beschaenheit und vom Zustand in
der Lage ist, die Kräfte des Antriebs unter Volllast sowie bei schwerem Wetter mit
starkem Wellengang, schadlos aufzunehmen! Ggf. muss der Rumpf entsprechend
verstärkt werden, um die Kräfte sicher aufzunehmen und das Rumpfmaterial vor Ermüdung und so vor Schäden zu schützen.
Bohren Sie die Löcher nicht größer als angegeben und verwenden Sie stets ausreichend und für Ihr Rumpfmaterial geeignetes Dichtmaterial (nicht im Lieferumfang enthalten)!
Kontrollieren Sie vor jeder Nutzung den Zustand der Montagebolzen sowie der gesamten Installation auf Dichtigkeit und Kraftschlüssigkeit der Verbindung zwischen
Motor und Rumpf!
Ein mangel- oder fehlerhaft montierter Motor kann zu Wassereinbrüchen und
zum Sinken des Bootes führen! Es besteht Lebensgefahr!
Der Hersteller haftet nicht für Schäden, die durch einen mangel- oder fehlerhaf-
ten Einbau verursacht wurden!
Deutsch
61
Page 64
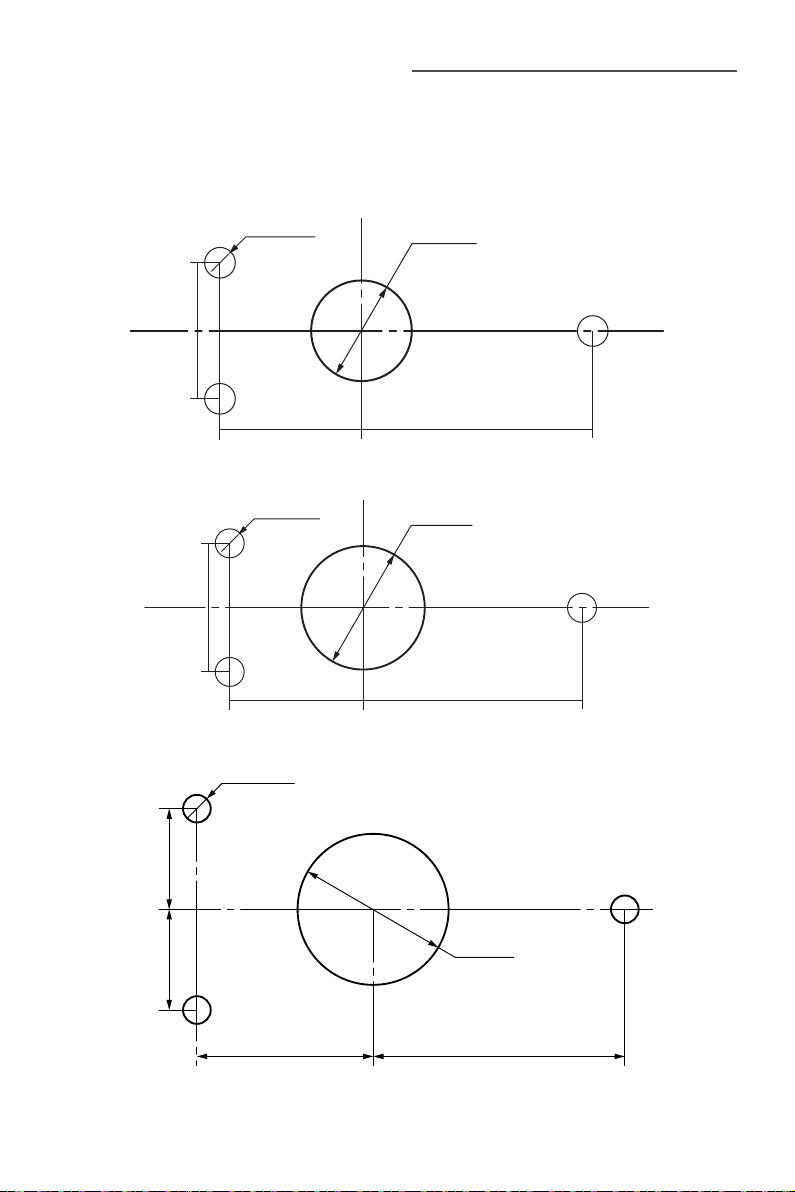
3 Den Motor montieren
φ37mm
3xφ9mm
52mm
85mm
φ48mm
3xφ9mm
52mm
85mm
3xφ11mm
100mm 70mm
Schritt 1: Bohren Sie vier Löcher an der richtigen Stelle in den Rumpfunterseite. Die
empfohlenen Abmessungen der vier Bohrungen sind nachstehend dargestellt (siehe
Montageschablone
Pod Drive 1.0 Evo:
25mm
25mm
Abbildung 3-1
Pod Drive 3.0 Evo:
25mm
Pod Drive 6.0 Evo:
40mm 40mm
25mm
Abbildung 3-2
Abbildung 3-3
62
φ60mm
Page 65
Schritt 2: Halten Sie den Pod-Motor fest und setzen Sie die drei Bolzen (M8 für die
M4-Schrauben
Pod Drive 1.0 & 3.0, M10 für den Pod Drive 6.0) und das Stützrohr von der Unterseite
des Rumpfes in die Löcher ein. Sichern Sie dann alle Bolzen vom Bootsinneren her
mit jeweils einer Beilagscheibe und einer Mutter (Abbildung 3-4).
Sicherungsmuttern
Beilagscheiben
Abbildung 3-4
Pod Drive 1.0 Evo:
Schritt 3: Setzen Sie das Kommunikationsmodul an der gewünschten Stelle auf eine
Unterlage und befestigen Sie es mit M4-Schrauben.
Stützrohr
Deutsch
Abbildung 3-5
Schritt 4: Schließen Sie den Netzschalter an den Pluspol (rote Leitung) des Netzkabels des Evo Pod-Antriebs 1.0 an.
63
Page 66
Pod Drive 3.0 und 6.0 Evo:
M8-Schrauben
Schritt 3: Überprüfen Sie die drei Phasenleitungen U-U1, V-V1, W-W1, stecken Sie die
drei Phasenleitungen in die Phasenleitungsklemme ein; befestigen Sie die Klemme
mit der M10-Sechskantschraube und der Unterlegscheibe (Anzugsdrehmoment 8 -10
Nm) am Treiber; stecken Sie schließlich die Temperatur-Anschlussleitung in den entsprechenden Anschluss und ziehen Sie sie fest.
Bitte prüfen Sie, ob die U-, V-, und W-Anschlüsse korrekt ausgeführt sind, da der
Motor sonst falsch herum drehen könnte.
U/V/W-Symbol
M
M8x14-Schraube, M8-Unterlegscheibe
Anschluss
Phasenleitungsklemme
U/V/W-Symbol
Temperatur-Anschlussleitung
Abbildung 3-6
Schritt 4: Setzen Sie das Treibermodul an der richtigen Stelle auf die Platine und befestigen Sie es mit M8-Schrauben (siehe Abbildung 3-8 für die Befestigungsbohrungen).
Abbildung 3-7
64
Page 67
290mm
8.40mm
8.40mm
145mm
105mm
Abbildung 3-8
4 Anschließen der Batterie
4.1 Anschließen einer 48-V-Batterie
Vergewissern Sie sich, dass der Hauptschalter ausgeschaltet ist bevor Sie die Batterie anschließen, und befestigen Sie die Batterie und das Kommunikationsmodul/den
Kommunikationstreiber am Boot.
14. Schließen Sie das Stromkabel des Pod-Antriebs an die Batterie an.
15. Wenn Sie ePropulsion-Batterien verwenden, verbinden Sie bitte die Batterie und
den Pod-Antrieb mit einem Kommunikationskabel.
Deutsch
65
Page 68
2
Haupt-
schalter
1
2
Hauptschalter
1
2
Kommunikationskabel
+-
48V
1
+-
2
48V
Kommunikationskabel
Abbildung 4-1 Abbildung 4-2
Kurzschluss der Batterie vermeiden.
Unterbricht die Stromversorgung, wird der Außenborder gestoppt.
Kurzschluss zwischen dem Hauptschalter und anderen Stromquellen vermeiden. Der Hauptschalter muss im Boot fest eingebaut werden. Die Rückwand des
Hauptschalters darf niemals entfernt werden.
Vor dem Betrieb den Hauptschalter im Uhrzeigesinn drehen, um die Spannungsversorgung der Batterie einzuschalten.
Die Kapazität kann auch durch mehrere parallel geschalteten Batterien vergrößert werden.
Nach einem langen Einsatz können sich die Verbindungsschrauben des Hauptschalters und Netzkabels lösen. Lockere Verbindungsschrauben verursachen
Wackelkontakte. Zur Fehlerbehebung öffnen Sie die Rückwand des Schalters
und ziehen Sie die Schrauben wieder fest. Anschließend muss die Rückwand
des Schalters unbedingt wieder sachgemäß montiert werden.
66
Page 69
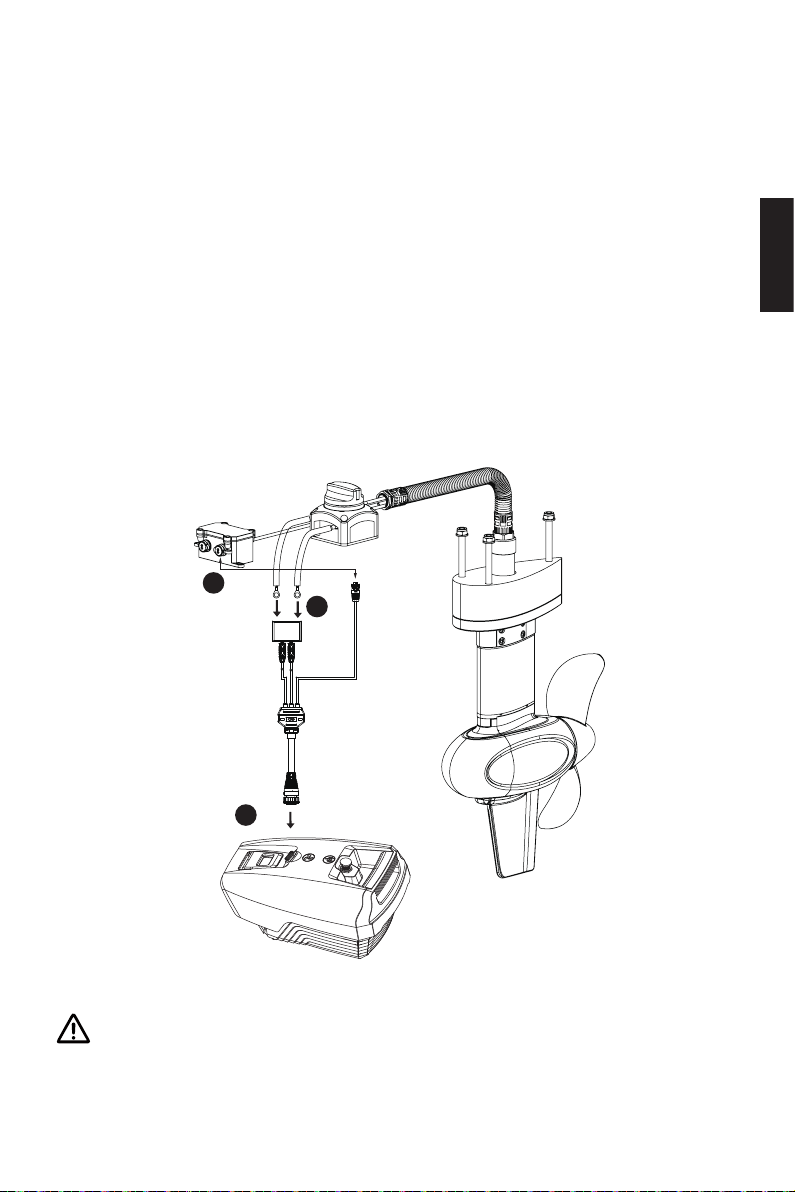
4.2 Anschließen einer Spirit Batterie PLUS (nur für den
Pod Drive 1.0 Evo)
Wenn Sie den Pod Drive 1.0 Evo zusammen mit der Spirit Batterie PLUS verwenden,
befolgen Sie bitte die folgenden Schritte, um die Spirit Batterie PLUS und das Kommunikationsmodul des Evo Pod-Antriebs 1.0 anzuschließen:
1. Bevor Sie die Batterie und das Kommunikationsmodul anschließen, befestigen
Sie bitte die Batterie und das Kommunikationsmodul am Boot.
2. Schließen Sie das Anschlusskabel für den Pod Drive 1.0 Evo und die Spirit Batterie PLUS (separat erhältlich) an das Stromkabel der Maschine an.
3. Verbinden Sie den Stromkabelstecker mit dem Batterieentladeanschluss und das
Kommunikationskabel mit dem Anschluss des Kommunikationsmoduls (wie in der
nachstehenden Abbildung gezeigt) und ziehen Sie den Anschluss im Uhrzeigersinn fest.
1
1
Deutsch
2
Abbildung 4-3
Schließen Sie den Hauptschalter nicht mit anderen Netzteilen kurz. Der
Hauptschalter sollte am Boot montiert sein, und die Rückplatte des Hauptschalters darf nicht entfernt werden.
67
Page 70
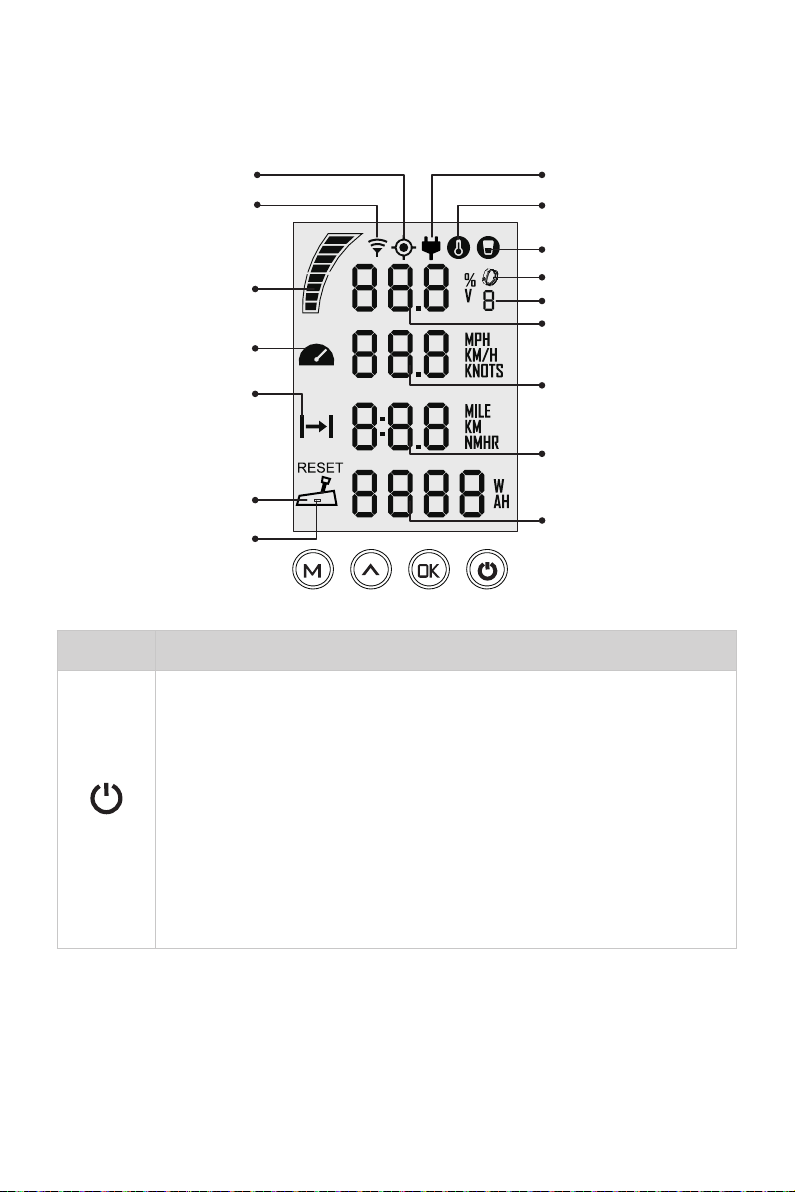
5 Evo Fernsteuerung
5.1 LCD-Display
GPS-Status
Anzeige kabellose Verbindung
Anzeige Batteriestand
Störung Ventilator
Anzeige zurückgelegte
/verbleibende Strecke oder
Gashebel in die NULL-Posi-
Strecke oder Zeit
Zeit
tion bringen (RESET)
Schwachstromanzeige der
Fernbedienung
Abb. 5-1
Tasten Funktionen
1. Im ausgeschalteten Zustand wird die Evo Fernsteuerung eingeschaltet, wenn die EIN/AUS-Taste gedrückt und kurz gehalten wird.
2. Im eingeschalteten Zustand wird die Evo Fernsteuerung ausge-
„EIN/AUS“
schaltet, wenn die EIN/AUS-Taste gedrückt und kurz gehalten wird.
3. Im eingeschaltetem Zustand kann die Hintergrundbeleuchtung des
Displays durch kurzes Drücken der EIN/AUS-Taste ein- bzw. ausgeschaltet werden.
Rekuperationsanzeige
Warnung Übertemperatur
Hinweis Reißleinenschalter
Hinweis Sicherheitsarmband
Anzahl angemeldete
Sicherheitsarmbänder
Batteriestand/Spannung
Ist-Geschwindigkeit
Strecke/Zeit
Leistung
68
Page 71
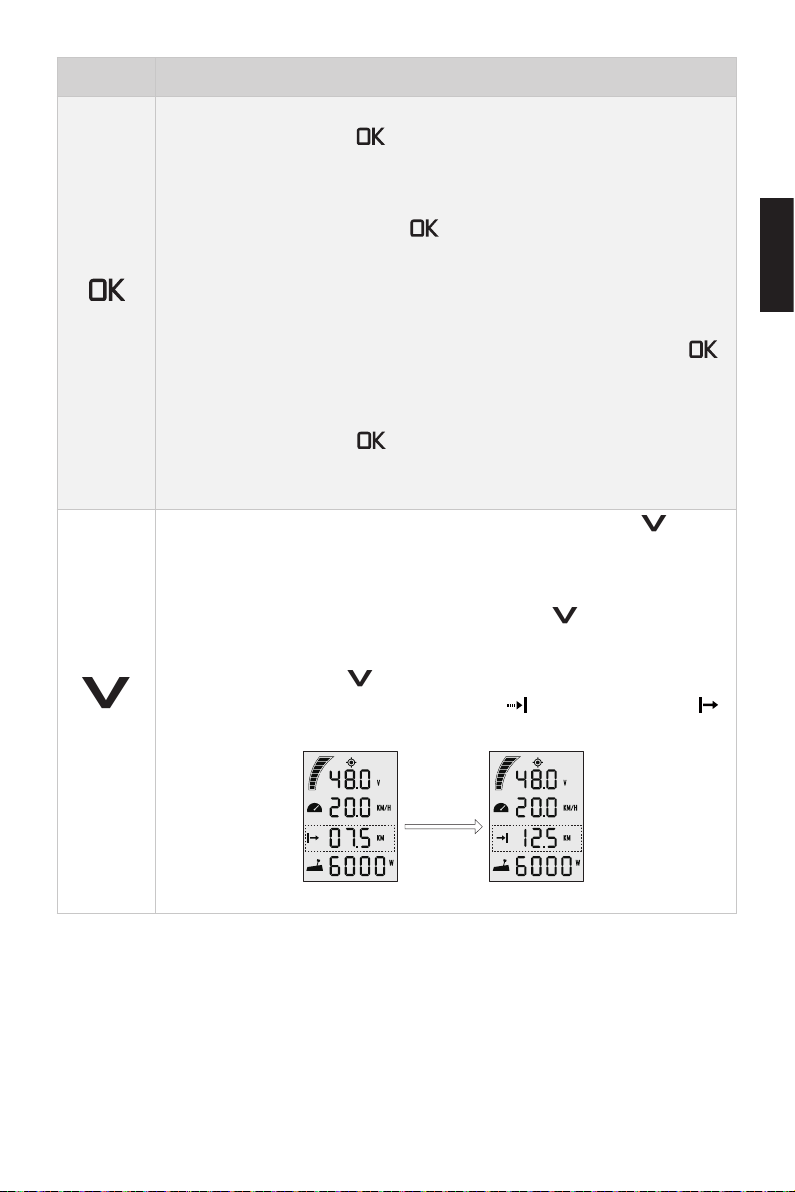
Tasten Funktionen
^
1. Durch Drücken der „ “ Taste im Setup-Menü kann die aktuelle
Einstellung gespeichert werden. Die nächste Option wird dann angewählt.
2. Durch langes Drücken der „ “ Taste im Setup-Menü wird die aktuelle Einstellung gespeichert und anschließend zum Hauptmenü gewechselt.
„OK“
„Auswahl“
3. Wenn das Hauptmenü erscheint oder auf dem Display alle Zeichen
zu sehen sind, kann durch langes Drücken (5 Sekunden) der „ “
Taste zum Menü für die Kopplung der Evo Fernsteuerung gewechselt
werden.
4. Durch Drücken der „ “ Taste im Hauptmenü kann die Anzeige
zwischen „Spannung V“ und „Batteriestand %“ gewechselt werden.
1. Im beliebigen Setup-Menü können durch Drücken der „^“ Taste
die Optionen für das Setup angezeigt werden.
2. Im eingeschalteten Zustand und beim Erscheinen des Hauptmenüs
kann durch langes Drücken (10 Sekunden) der „^“ Taste zum Menü
für die Kalibrierung des Gashebels gewechselt werden.
3. Durch Drücken der „^“ Taste im Hauptmenü können die Anzeigen
der Strecke oder Zeit zwischen Symbol „ “ (verbleibend) und „ “
(zurückgelegt) gewechselt werden.
Deutsch
Drücken der
„Auswahl“
Taste
Hauptmenü 1 Hauptmenü 2
69
Page 72
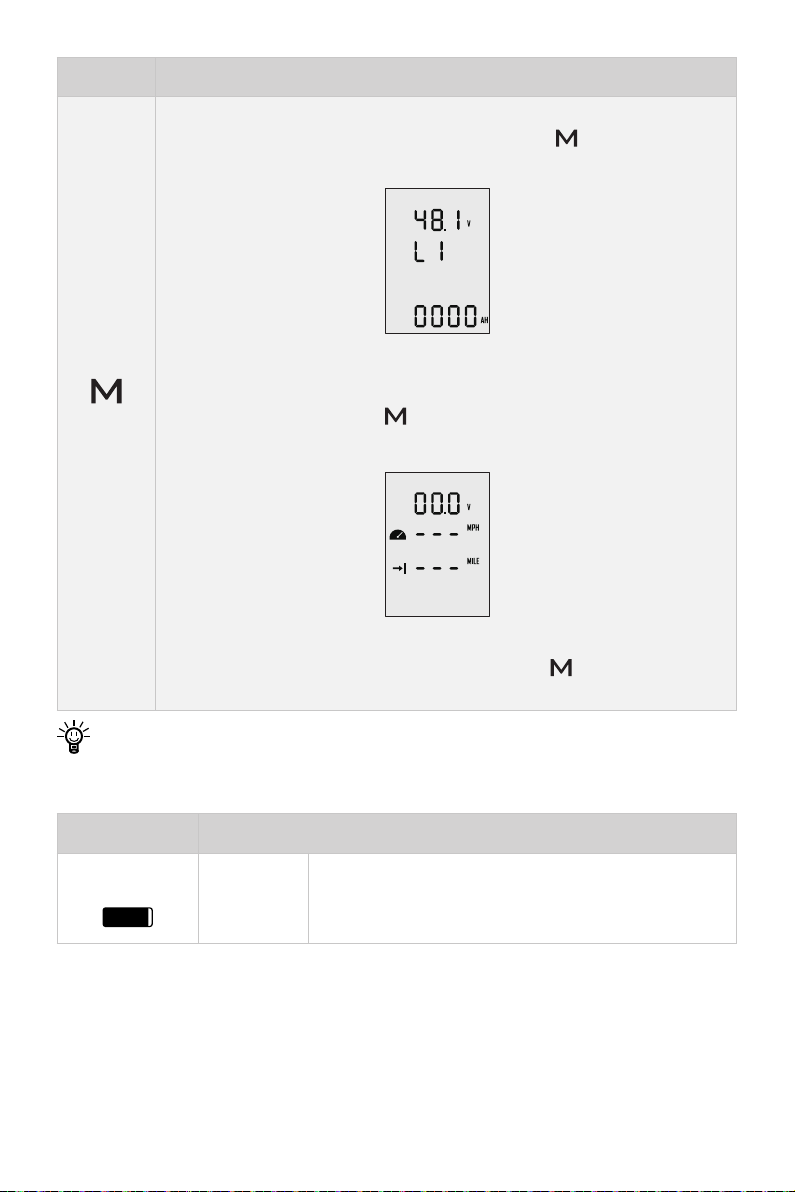
Tasten Funktionen
1. Im eingeschalteten Zustand und beim Erscheinen des Hauptmenüs
kann durch Drücken (kurz gedrückt halten) der „ “ Taste zum Menü
der benutzerdenierten Einstellungen gewechselt werden.
Menü der benutzerdenierten Einstellungen
2. Im Menü der benutzerdenierten Einstellungen kann durch Drücken
„Menü“
(kurz gedrückt halten) der „ “ Taste in das Setup-Menü für die Batterie gewechselt werden.
Setup-Menü für die Batterie
3. Im beliebigen Menü kann durch Drücken der „ “ Taste zum Hauptmenü gewechselt werden.
Werden keine Änderungen zu den Parametern in diesem Menü vorgenommen,
so werden die angezeigten Werte als Voreinstellungen für den Benutzer gespeichert.
Beschreibung Funktionen
Batteriestand
Anzeige
Batteriestandsanzeige (ungefähr).
Schwarze Felder zeigen verbleibende Batterieladung.
70
Page 73
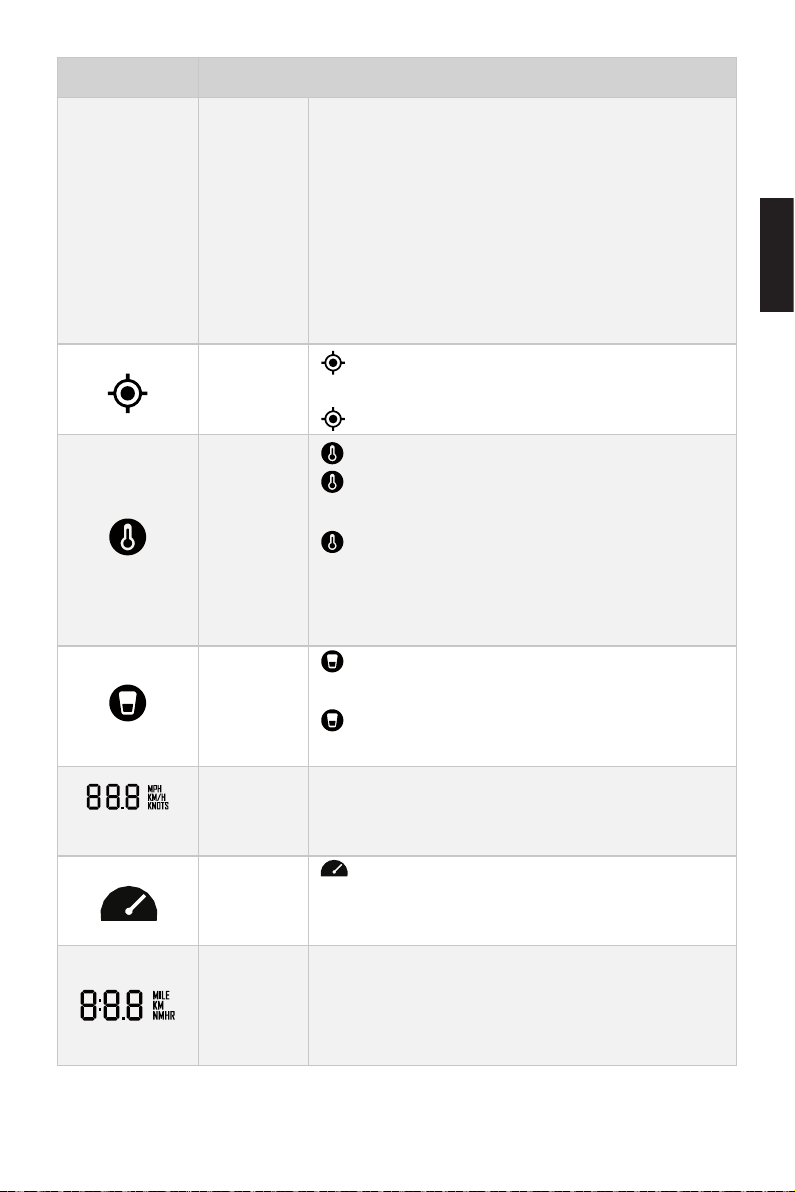
Beschreibung Funktionen
48.0V
100%
48.0V
Genaue Anzeige des aktuellen Batteriestands (%) /
Batteriespannung.
Batteriestand /
Spannung
GPS-Status
Anzeige
Warnung
Übertemperatur
Reißleinenschalter
Status
Ist-Geschwindigkeit
Störung
Ventilator
Anzeige
Strecke /
Zeit
Kongurationen können im Menü der benutzerdenierten Einstellungen vorgenommen werden.
Beispiel:
riestands.
Zeigt die Echtzeit-Fahrgeschwindigkeit des Bootes
an. Im „Unit Setting“ Menü kann die gewünschte Einheit (KM/H, MPH oder KNOTS) eingestellt werden.
Anzeige der Echtzeit-Strecke / Zeit.
Im Menü „Unit Setting“ kann die gewünschte Einheit,
MILE, KM (Kilometer) oder NM (Seemeile), eingestellt werden. Die Zeit wird in Stunden angezeigt.
: digitale Darstellung des aktuellen Batte-
: Anzeige der aktuellen Batteriespannung.
Leuchtet nicht: kein Empfang oder GPS funktioniert nicht.
Leuchtet dauerhaft: GPS-Empfang vorhanden.
Leuchtet nicht: Temperatur im Normalbereich.
Blinkend: Temperatur leicht erhöht, maximale
Leistungsaufnahme des Motors wird gesenkt.
Leuchtet dauerhaft: Temperatur zu hoch. Aussenborder schaltet sich aus. Erst nach Erreichen
einer niedrigeren Temperatur kann der Außenborder wieder eingeschaltet werden.
Leuchtet nicht: Reißleinenschalter eingebaut
und System im Betrieb.
Leuchtet dauerhaft: Reißleinenschalter nicht
angeschlossen.
Blinkt: Ventilator hat Störung. Die Verdrahtung
des Ventilators durch Ihren Vertragshändler
überprüfen lassen.
Deutsch
71
Page 74
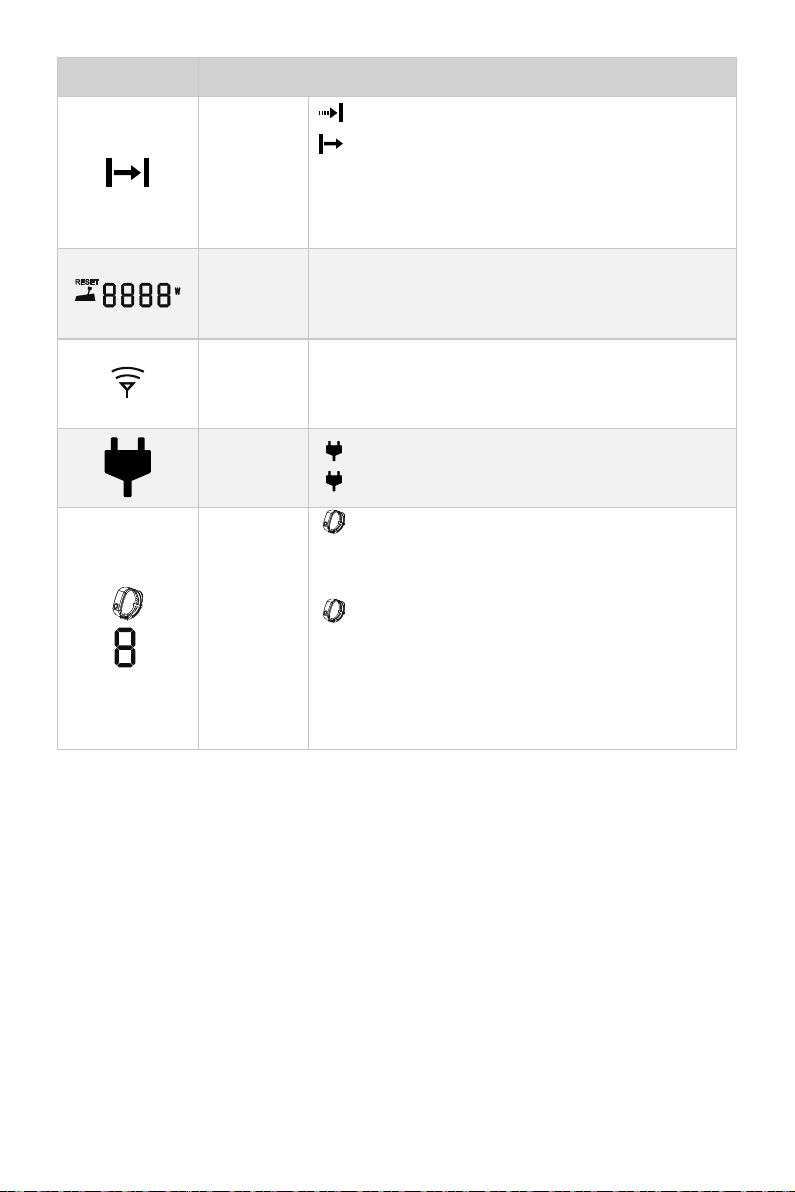
Beschreibung Funktionen
Zurückgelegte Strecke / verbleibende
Strecke
Leistung
Gashebel
Anzeige
kabellose
Verbindung
Rekuperationsanzeige
Verbindungsanzeige
Sicherheitsarmband
: verbleibende Strecke oder Zeit.
: zurückgelegte Strecke oder abgelaufene Zeit.
Im Menü „Unit Setting“ kann die gewünschte Einheit,
MILE, KM (Kilometer) oder NM (Seemeile), eingestellt werden. Die Zeit wird in Stunden angezeigt.
Zeigt die Echtzeit-Leistung des Geräts an.
Blinkendes Symbol bedeutet, dass der Gashebel in
die NULL-Position geschaltet werden soll.
Zeigt an, dass zwischen der Evo Fernsteuerung
und des Außenborders eine kabellose Verbindung
besteht.
Leuchtet dauerhaft: Rekuperation ist aktiviert.
Blinkt: Die Batterie wird vom Motor geladen.
Leuchtet dauerhaft: Das Sicherheitsarmband
wurde erfolgreich mit der Evo Fernsteuerung
verbunden.
Blinkt: Mindestens ein Sicherheitsarmband
nicht verbunden.
Die Zahl steht für die Anzahl der mit der Evo
Fernsteuerung verbundenen Sicherheitsarmbänder.
72
Page 75
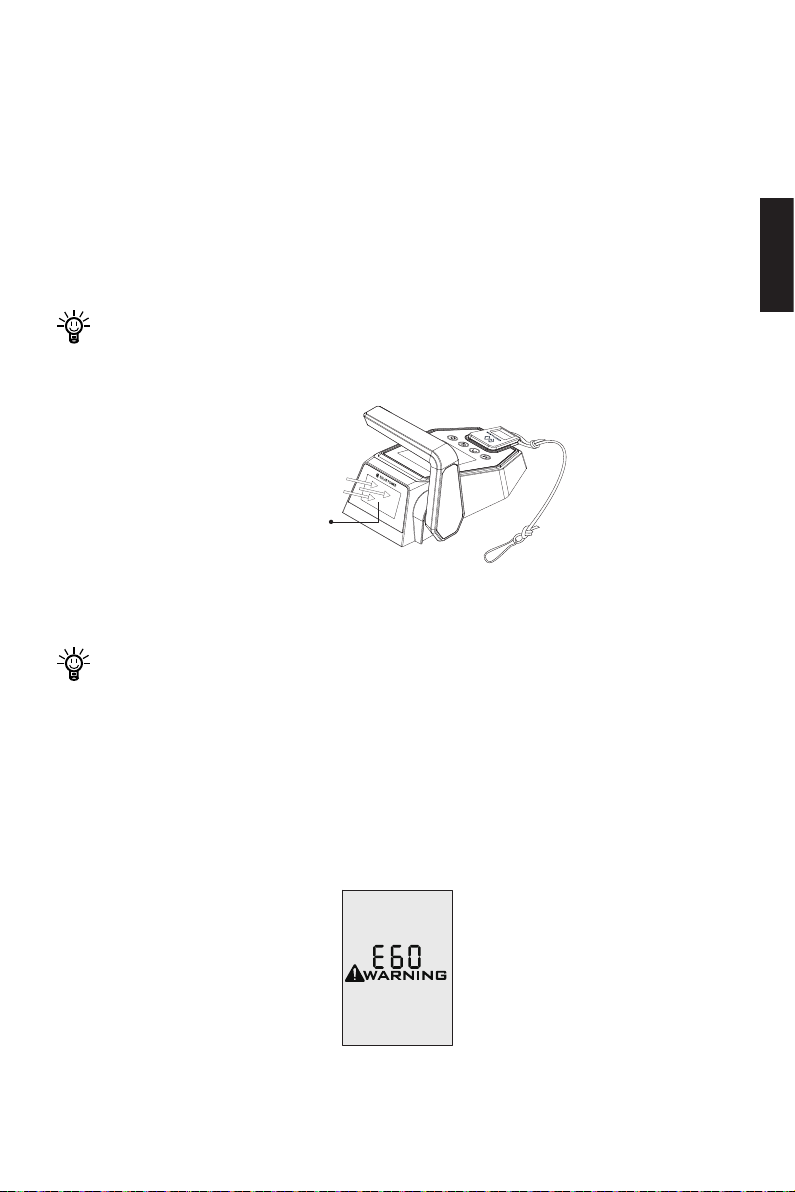
5.2 Laden
Die Evo Fernsteuerung besitzt eine integrierte Batterie als Stromversorgung. Beim
normalen Betrieb wird die Batterie automatisch geladen, entweder über Solarenergie
oder das Ladekabel.
5.2.1 Laden über Solarenergie (empfohlen)
Beim Empfang ausreichender Sonnenstrahlung auf dem Solarpanel wird die integrierte Lithium-Batterie automatisch geladen.
Um eine schnellere Ladung zu gewährleisten, sollte das Solarpanel ins Sonnenlicht gestellt werden.
Solarmodul
(zur Sonne hin
ausgerichtet)
Abb. 5-2
Deutsch
Es wird empfohlen, über das Solarpanel zu laden.
5.2.2 Laden über Ladekabel
Wenn die Evo Fernsteuerung über längere Zeit nicht genug Sonnenstrahlung bekommt, wird die Batterie weiter entladen. In diesem Fall erscheint auf dem Display der Evo
Fernsteuerung der Fehlercode E60 (Abb. 5-3). Diese Warnmeldung weist darauf hin,
dass die Evo Fernsteuerung geladen werden soll.
Abb. 5-3
73
Page 76
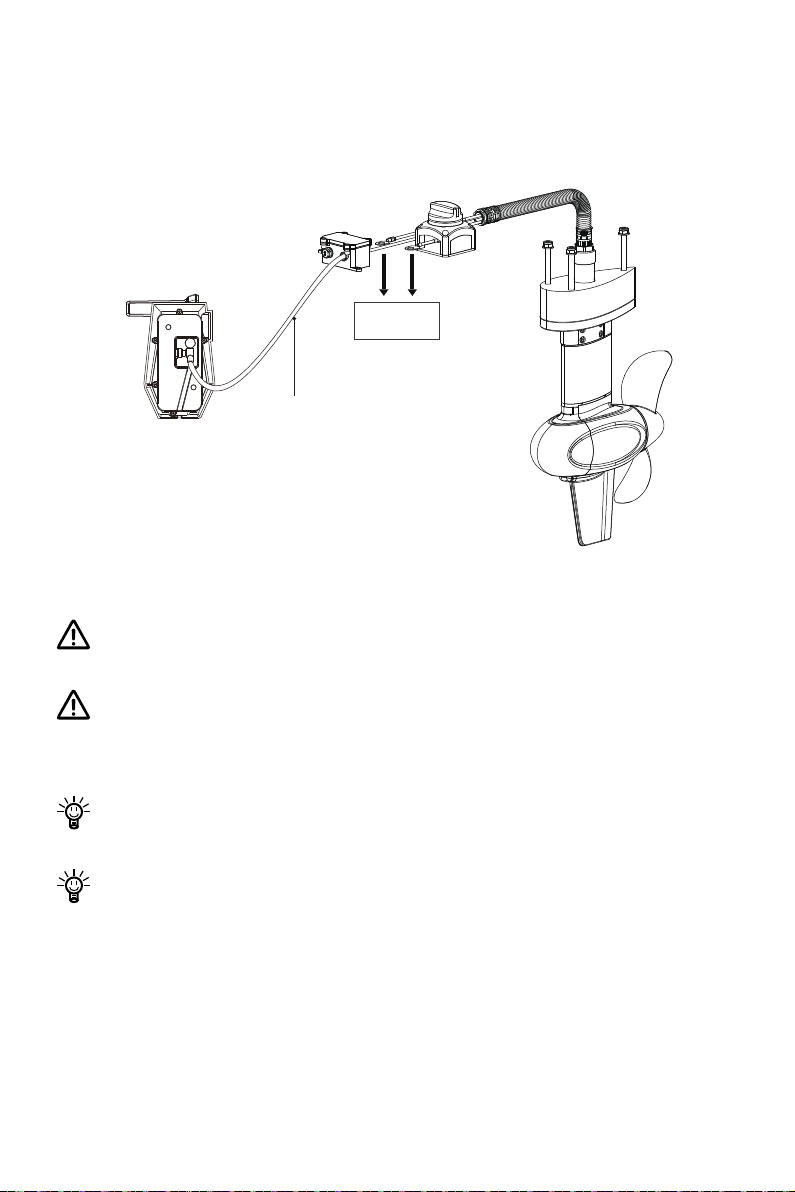
In diesem Fall kann das Laden durch ein Ladekabel beschleunigt werden.
Die Evo Fernsteuerung mit einem Verbindungskabel an das Kommunikationsmodul /
den Antrieb des Pod-Antriebs anschließen. Die Verbindung zwischen der Batterie und
dem Pod-Antrieb aufrechterhalten und die Stromversorgung einschalten.
Batterie
Verbindungskabel
Abb. 5-4
Bei einer Langzeitlagerung sollte die Evo Fernsteuerung einmal alle sechs Monate vollständig aufgeladen werden, um eine Tiefentladung zu vermeiden.
Kurzschluss zwischen dem Hauptschalter und anderen Stromquellen vermeiden. Der Hauptschalter muss im Boot fest eingebaut werden. Die Rückwand des
Hauptschalters darf niemals entfernt werden.
Vor der Inbetriebnahme nach einer Langzeitlagerung laden Sie die Evo Fernsteuerung zuerst vollständig auf.
Wenn Sie die Evo Fernsteuerung während des Ladens einschalten und damit den
Pod-Antrieb ansteuern, wird der Pod-Antrieb sofort gestoppt, wenn die Kabelverbindung zwischen dem Motor und der Evo Fernsteuerung unterbricht. In diesem
Fall muss der Pod-Antrieb neu eingeschaltet werden.
74
Page 77
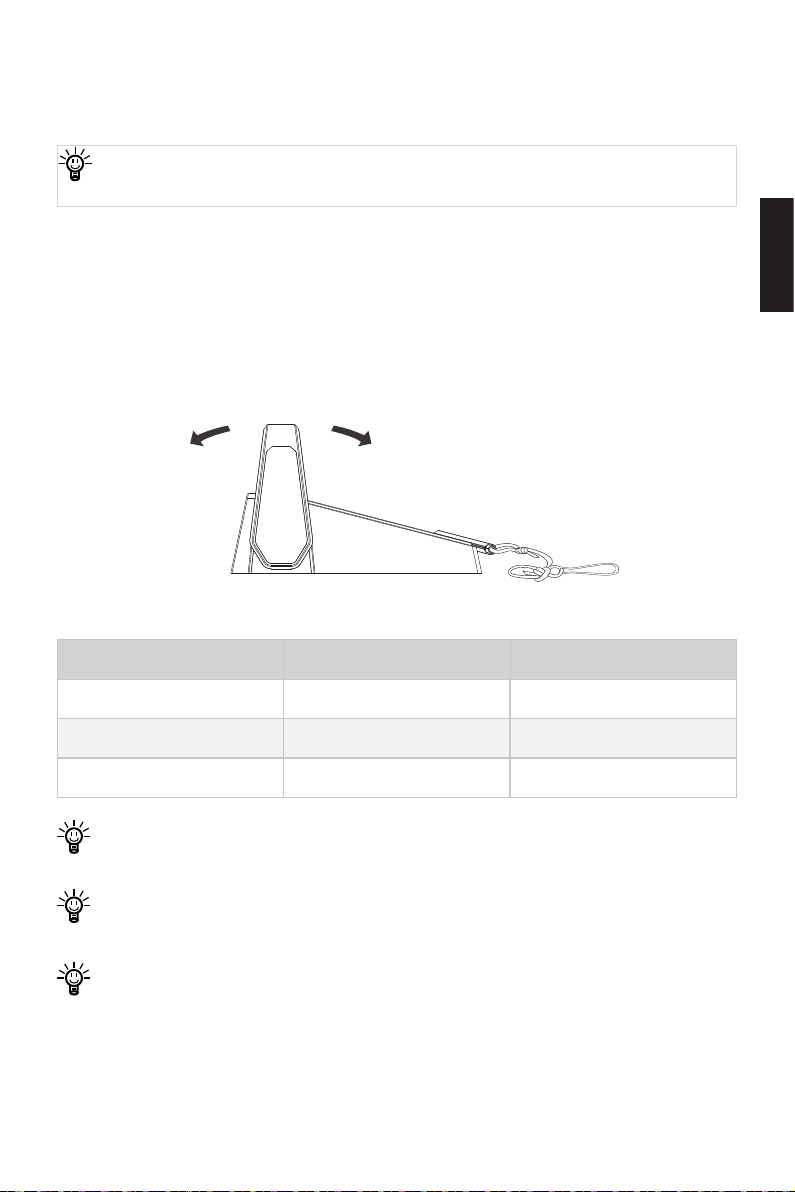
5.3 Leistungsanpassung
NULL
5.3.1 Motorleistung anpassen für Evo Fernsteuerung
Vor der Inbetriebnahme muss der Reißleinenschalter auf die Evo Fernsteuerung
aufgelegt werden.
Die Evo Fernsteuerung wird hauptsächlich zum Anpassen der Motor-Eingangsleistung verwendet. Klemmen Sie die Batterie ordnungsgemäß an und schalten Sie sie
ein. Schalten Sie anschließend die Fernsteuerung ein, um den Pod-Antrieb einzuschalten und drücken Sie den Geschwindigkeitsregler langsam in die Vorwärts-Stellung, um die Drehzahl zu erhöhen. Die maximale Vorwärts-/Rückwärtsleistung ist
nachstehend dargestellt.
Deutsch
Vorwärts
Modell Max. Vorwärtsleistung Max. Rückwärtsleistung
Pod Drive1.0 Evo 1 kW 1 kW
Pod Drive3.0 Evo 3 kW 3 kW
Pod Drive6.0 Evo 6 kW 6 kW
Bevor Sie die Fernsteuerung einschalten, müssen Sie den Geschwindigkeitsregler in die Leerlauf-Stellung (Neutral) bringen.
Blinkt die „RESET“-Anzeige im Display, müssen Sie den Geschwindigkeitsregler
in die Nullstellung zurückschalten.
Wenn Sie den Geschwindigkeitsregler direkt aus der Vorwärts- in die Rückwärts-Stellung ziehen, stoppt der Motor zunächst kurz und dreht sich dann in die
entgegengesetzte Richtung.
Rückwärts
Evo Remote Control
Abbildung 5-5
75
Page 78
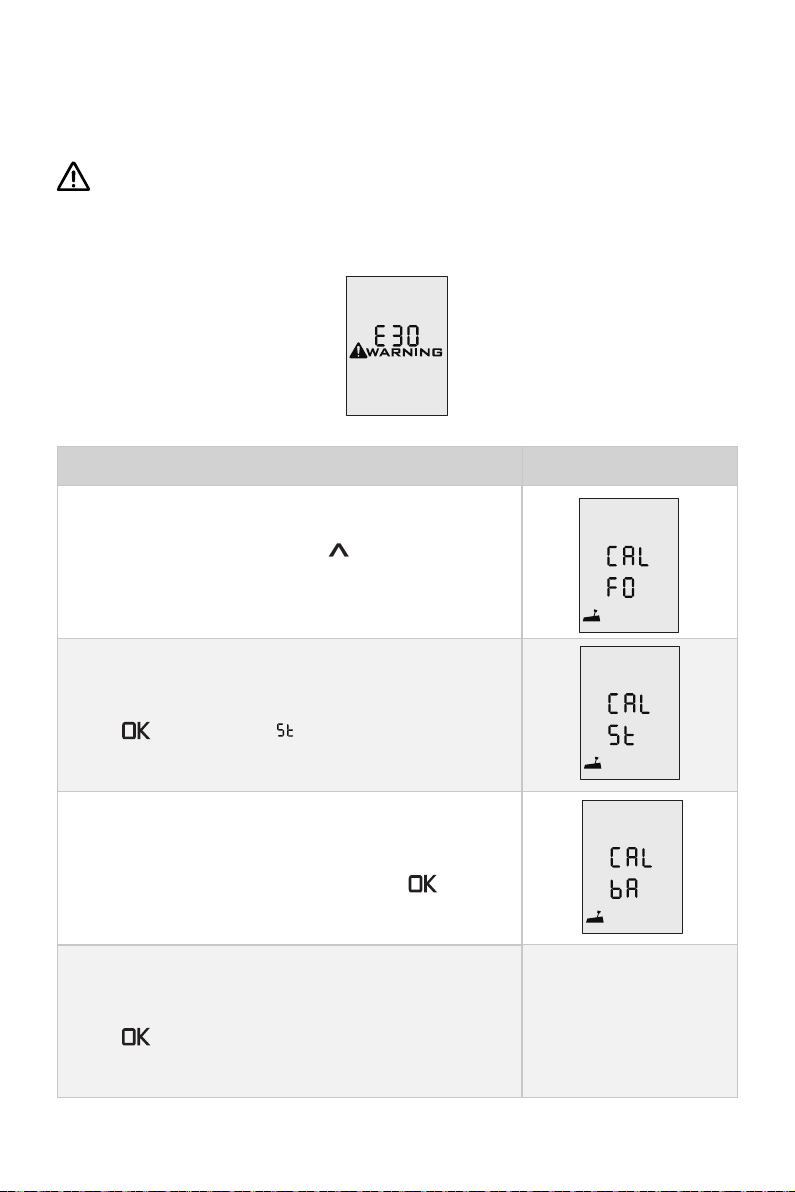
5.3.2 Kalibrieren
Wenn der Fehlercode wie in der Abb. 5-6 auf dem Display erscheint, muss der Gashebel genau nach den unten beschriebenen Schritten kalibriert werden.
Vor der Kalibrierung den zugehörigen Reißleinenschalter auf die vorgesehene
Position legen. Andere magnetische Gegenstände dürfen nicht als Ersatz für den
Reißleinenschalter verwendet werden.
Abb 5-6
Neukalibrierungsprozess LCD-Display-Anzeigen
Schritt 1: Drücken Sie die Taste „
bis „CAL FO“ angezeigt wird.
Schritt 2: Bringen Sie den Geschwindigkeitsregler in die
maximale Vorwärts-Stellung und drücken Sie dann die
Taste „ “. Es wird „CAL “ angezeigt, wobei „CAL“
blinkt.
Schritt 3: Ziehen Sie den Geschwindigkeitsregler in die
mittlere (Leerlauf-)Position, wo Sie ein Klickgeräusch
hören werden, drücken Sie dann die Taste „ “, „CAL
bA“ wird angezeigt und „CAL“ blinkt.
Schritt 4: Bringen Sie den Geschwindigkeitsregler in die
maximale Rückwärts-Stellung und drücken Sie dann die
Taste „ “. Es wird automatisch zur Hauptseite zurückkehren.
“ 10 Sekunden lang,
76
Page 79
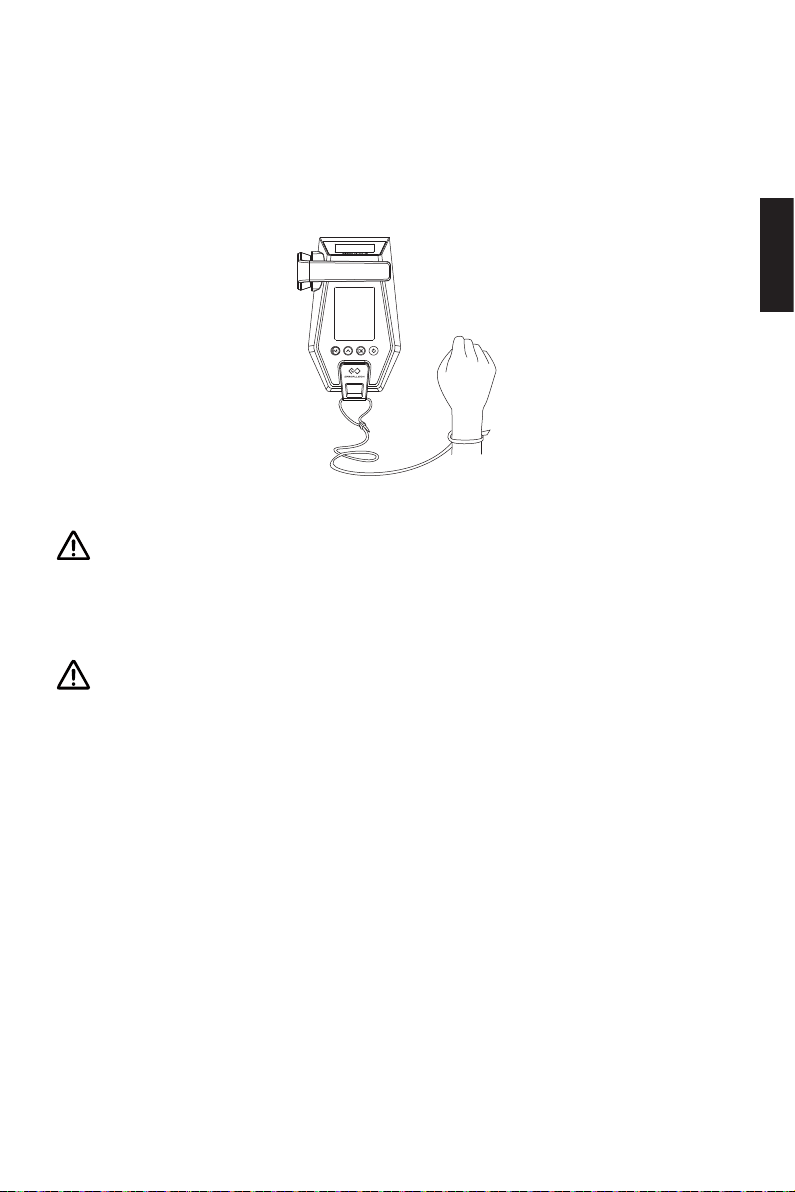
5.4 Reißleinenschalter einsetzen
Die Reißleine um Ihr Handgelenk legen oder an Ihrer Schwimmweste befestigen.
Im Notfall kann der Motor durch Entfernen des Reißleinenschalters gestoppt werden.
Vor dem erneuten Start des Motors muss der Reißleinenschalter wieder auf die
vorgesehene Position angebracht werden.
Abb. 5-7
Der Reißleinenschalter erzeugt ein Magnetfeld. Zwischen Personen mit
Herzschrittmachern oder implantierten Defibrillatoren, magnetischen Karten
bzw. anderen magnetischen Gegenständen und dem Schalter muss ein Sicherheitsabstand von mindestens 50 cm eingehalten werden.
Deutsch
Das Magnetfeld des Reißleinenschalters beeinusst elektrische Messgeräte und
muss daher von ihnen ferngehalten werden.
77
Page 80
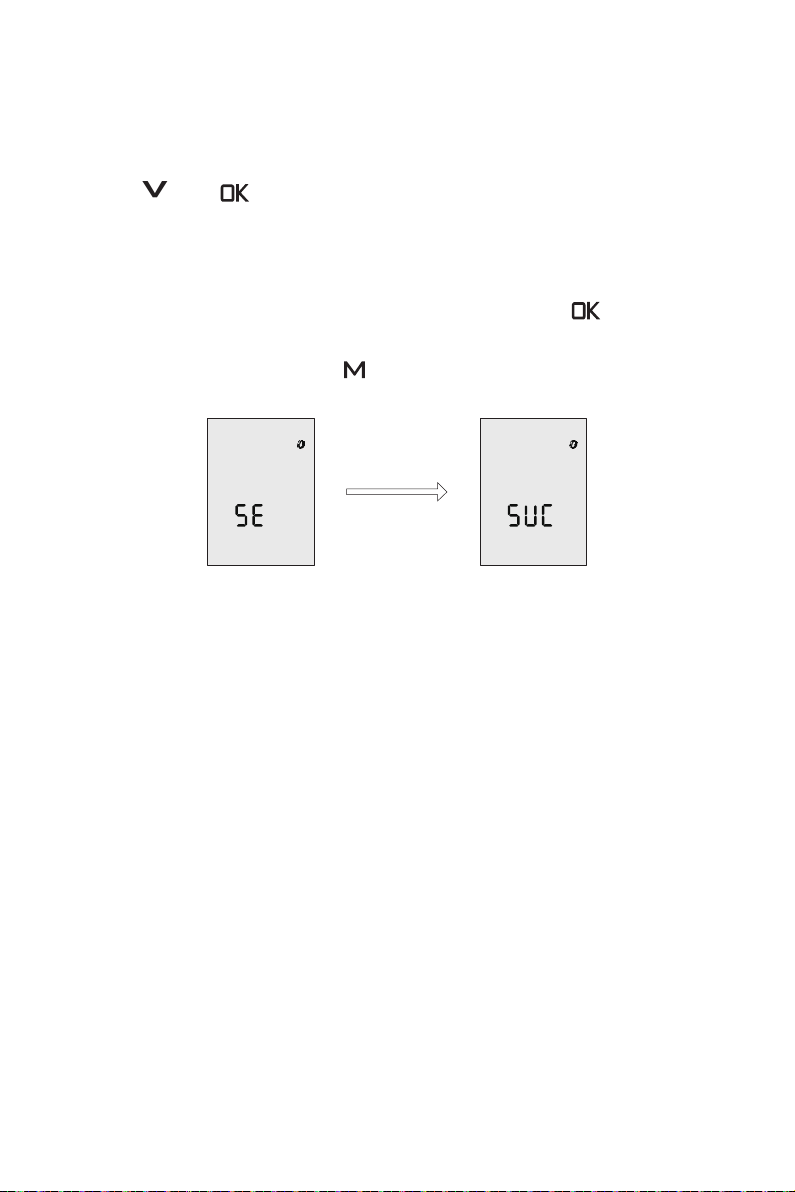
5.5 Sicherheitsarmband einsetzen
5.5.1 Registrierung des Sicherheitsarmbands mit der Evo Fernsteuerung (Kopplung)
Die Taste „^“ und „ “ drücken und kurz gedrückt halten. Auf dem Display erscheinen das Symbol für das Sicherheitsarmband und die Buchstaben SE. Das zu regis-
trierende Sicherheitsarmband in die Nähe bringen und einschalten. Wenn die Buchstaben „SUC“ auf dem Display von der Evo Fernsteuerung erscheinen, dann ist die
Kopplung erfolgreich abgeschlossen. Durch kurzes Drücken der „ “ Taste in diesem
Menü können weitere Sicherheitsarmbänder (max. 8) registriert werden. Nach dem
Abschluss kann durch Drücken der „ “ Taste in das Hauptmenü gewechselt werden.
Abb. 5-8
5.5.2 Mann-über-Bord-Schutz
Nach der erfolgreichen Registrierung der Sicherheitsarmbänder in der Evo Steuerung
wird der Außenborder sofort gestoppt, wenn ein Sicherheitsarmband ins Wasser
fällt und die Kommunikation mit der Evo Fernsteuerung dadurch unterbricht. Hierzu
muss die Evo Fernsteuerung im Betrieb sein. Das Display der Evo Steuerung fängt an
zu blinken und gibt einen warnenden Ton aus. Gleichzeitig blinkt das Symbol für das
Armband und die darunter stehende Zahl (Anzahl der gemeldeten Armbänder) wird
reduziert. Nachdem der Gashebel in die NULL-Position gebracht wird, kann der Motor
wieder betrieben werden. Das Warnsignal aus der Evo Steuerung hört auf zu blinken,
aber das Display blinkt weiter. Falls Sie sicher sind, dass die Warnung zurückgesetzt
werden soll, dann müssen Sie die Evo Steuerung oder das Sicherheitsarmband, das
die Verbindung mit der Steuerung verloren hat, neu starten.
5.5.3 Not-Aus
Nach der erfolgreichen Registrierung der Sicherheitsarmbänder in der Evo Steuerung
78
Page 81
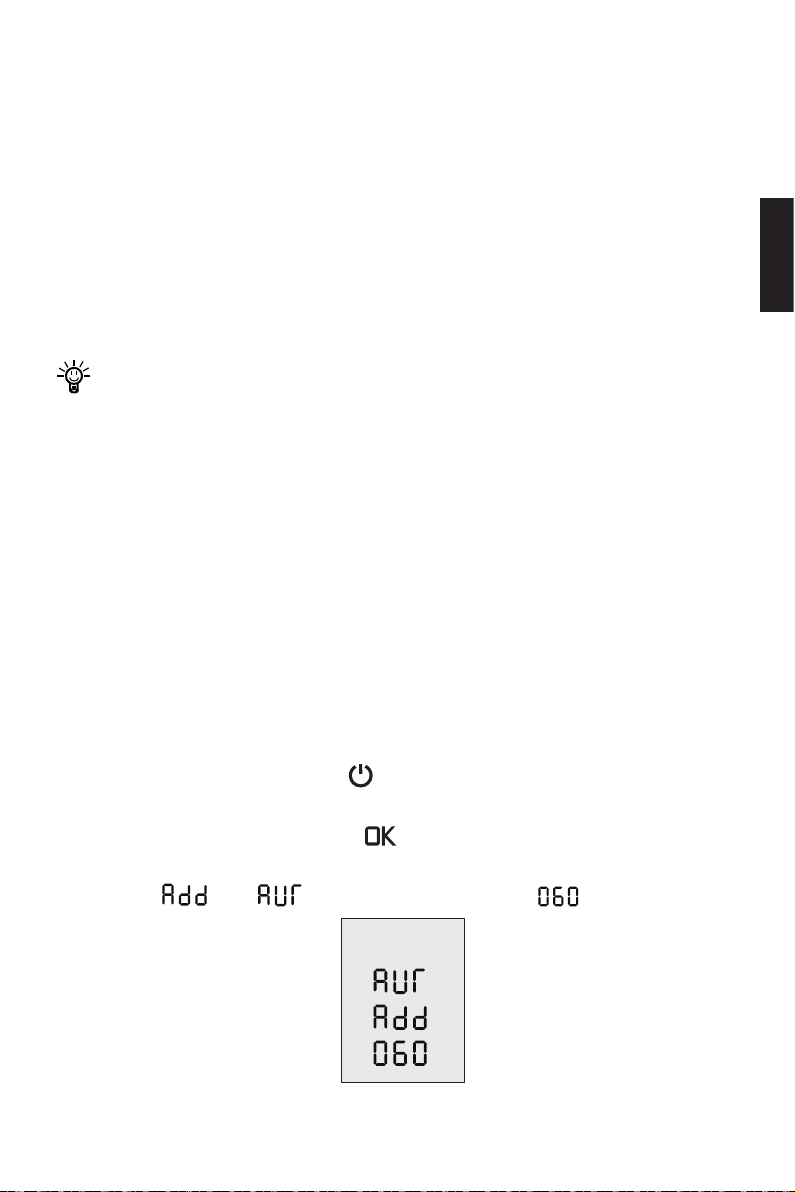
wird der Außenborder sofort gestoppt, wenn die Bedientaste des Sicherheitsarmbands kurz betätigt wird. Dabei muss die Evo Fernsteuerung im Betrieb sein. Das
Display der Evo Steuerung fängt an zu blinken und gibt einen warnenden Ton aus.
Gleichzeitig blinkt das Symbol für das Armband und die darunter stehende Zahl
(Anzahl der gemeldeten Armbänder) wird reduziert. Nachdem der Gashebel in die
NULL-Position gebracht wird, kann der Motor wieder betrieben werden. Das Warnsignal aus der Evo Steuerung hört auf zu blinken, aber das Display blinkt weiter. Falls
Sie sicher sind, dass die Warnung zurückgesetzt werden soll, dann müssen Sie die
Evo Steuerung neu starten oder nach 5 Sekunden das Sicherheitsarmband betätigen,
damit es wieder in das Betriebsmodus wechselt.
Wenn ein Sicherheitsarmband die Verbindung verliert, oder nach einem Not-Aus,
wird die Stopp-Funktion der restlichen Armbänder vorerst deaktiviert, bis der
Normalzustand wiederhergestellt ist.
5.6 Registrierung der Evo Fernsteuerung im Pod-Antrieb (Kopplung)
Vor der Inbetriebnahme muss die Evo Fernsteuerung im Pod-Antrieb registriert
werden. Für die Registrierung gibt es zwei Möglichkeiten. Bitte eine der folgenden
Methode für die Registrierung auswählen und damit die Registrierung durchführen.
Methode 1: kabellos
Schritt 1: Den Pod-Antrieb und die Evo Fernsteuerung ausschalten. Die Evo Fernsteuerung in die Nähe (näher als 0,5 Meter) des Kommunikationsmoduls / Antriebs
des Pod-Antriebs bringen.
Deutsch
Schritt 2: Durch langes Drücken der „ “ Taste an der Evo Fernsteuerung einschalten.
Schritt 3: Sicherstellen, dass das Symbol für kabellose Verbindung dauerhaft leuchtet.
Schritt 4: Durch langes Drücken der „ “ Taste auf der Evo Fernsteuerung in das
Kopplungsmenü wechseln (Abb. 5-9). Im Kopplungsmenü nden Sie die blinkenden
Buchstaben „ “ und „ “ und einen Rückwärtszähler „ “.
Abb. 5-9
79
Page 82
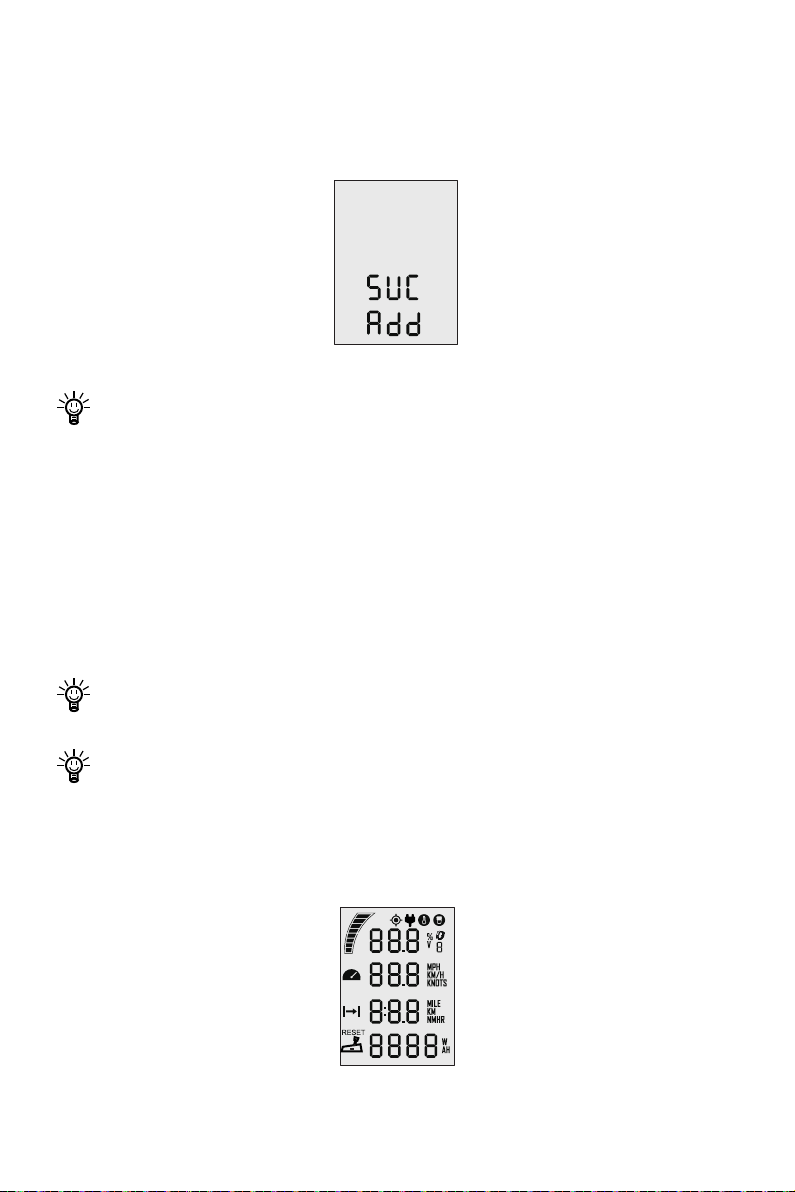
Schritt 5: Netzschalter einschalten und abwarten, bis die Kopplung des Pod-Antriebs
mit der Evo Fernsteuerung automatisch abgeschlossen ist.
Schritt 6: Nach dem Vorgang erscheint folgendes auf dem Display. (siehe Abbildung
unten)
Abb. 5-10
Falls die Kopplung nicht innerhalb von 60 Sekunden abgeschlossen wird, wieder-
holen Sie die Schritte ab 3.
Methode 2: Über Verbindungskabel
Schritt 1: Den Pod-Antrieb und die Evo Fernsteuerung ausschalten.
Schritt 2: Mit einem Verbindungskabel den Pod-Antrieb und die Evo Fernsteuerung
verbinden.
Schritt 3: Den Pod-Antrieb und die Evo Fernsteuerung einschalten. Die Kopplung ndet automatisch statt. Wenn das Hauptmenü erscheint, ist die Kopplung erfolgreich
abgeschlossen.
Auch wenn eine kabellose Verbindung bereits besteht, wechselt das Gerät in den
Kabelmodus, wenn ein Verbindungskabel angeschlossen wird.
Beim Wechsel auf eine neue Steuerung oder einen neuen Pod-Antrieb bleibt die
ursprüngliche Kommunikation nicht bestehen. Eine Störung der Verbindung wird
angezeigt. Auf dem Display der Evo Fernsteuerung wird das Hauptmenü wie
unten im Bild dargestellt. In diesem Fall muss die Kopplung erneut durchgeführt
werden.
Abb. 5-11
80
Page 83
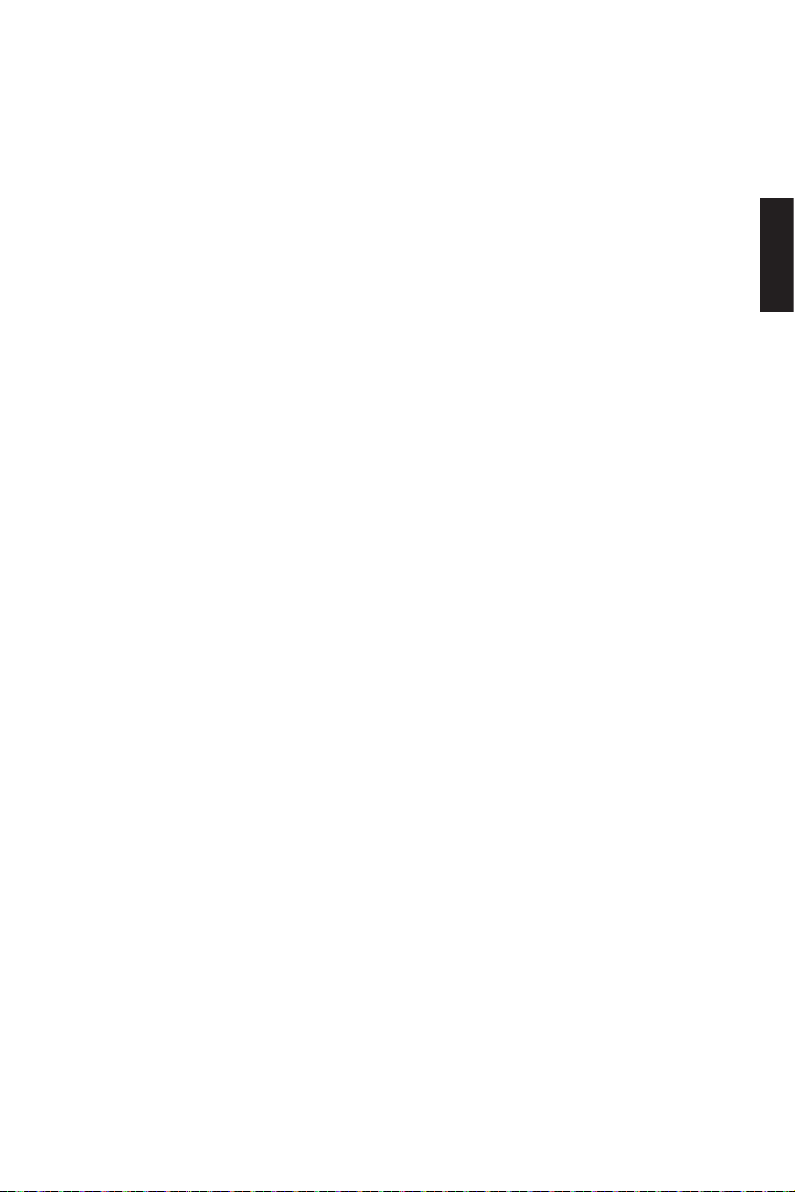
Falls die Evo Fernsteuerung oder der Pod-Antrieb nicht ausgetauscht wurden
und das Hauptmenü trotzdem wie oben dargestellt wird, dann überprüfen Sie:
1) ob die Evo Fernsteuerung nah genug am Pod-Antrieb ist.
2) ob alle Geräte richtig eingeschaltet sind.
Falls das Display der Evo Fernsteuerung nach den Prüfungen das Hauptmenü
immer noch wie oben (Abb. 5-11) anzeigt, dann ist der Pod-Antrieb defekt und er
muss repariert werden.
Deutsch
81
Page 84
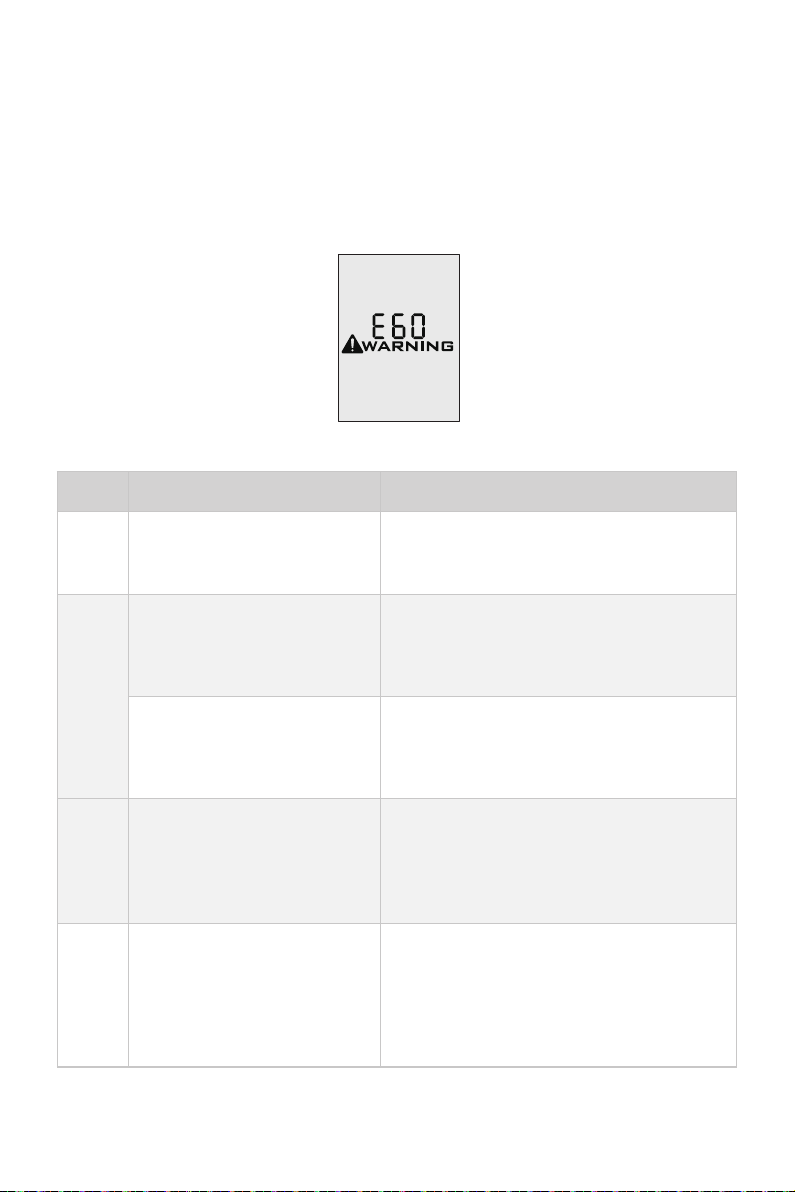
5.7 Warnmeldungen
Bei fehlerhaftem Betrieb oder Störungen des Pod-Antriebs erscheinen Fehlercodes
auf dem Display als Warnmeldungen. Gleichzeitig gibt die Evo Fernsteuerung einen
anhaltenden Piepton aus. Die nachfolgende Tabelle hilft Ihnen, Maßnahmen für die
Fehlerbehebung zu nden. Abbildung 5-12 dient nur als Beispiel. Weitere Fehlercodes
und Maßnahmen zur Fehlerbehebung entnehmen Sie der nachfolgenden Tabelle.
Abb. 5-12
Codes Ursachen Maßnahmen
E01
E02
Batteriespannung liegt außerhalb des zulässigen Betriebsbereichs
Der Propeller wurde blockiert
und der Strom des Antriebs
ist zu hoch
Störungen des Antriebs durch
Überstrom verursacht
Die Batterie nach den Betriebsvorgaben
wechseln.
Siehe Maßnahmen zu E10.
Den Hauptschalter ausschalten und 10
Sekunden warten. Den Schalter wieder
einschalten.
E06 Batteriespannung zu gering
Der Propeller ist blockiert und
E10
der Motor wurde dadurch
gestoppt
Auch wenn diese Warnmeldung nicht mehr
erscheint, ist die Leistung des Pod-Antriebs
womöglich zu niedrig. Die Batterie muss
dringend geladen werden.
Den Hauptschalter ausschalten. Den
Propeller von Fremdkörpern befreien. Den
Propeller mit der Hand drehen. Falls er sich
frei bewegen lässt, kann der Pod-Antrieb
wieder eingeschaltet werden.
82
Page 85
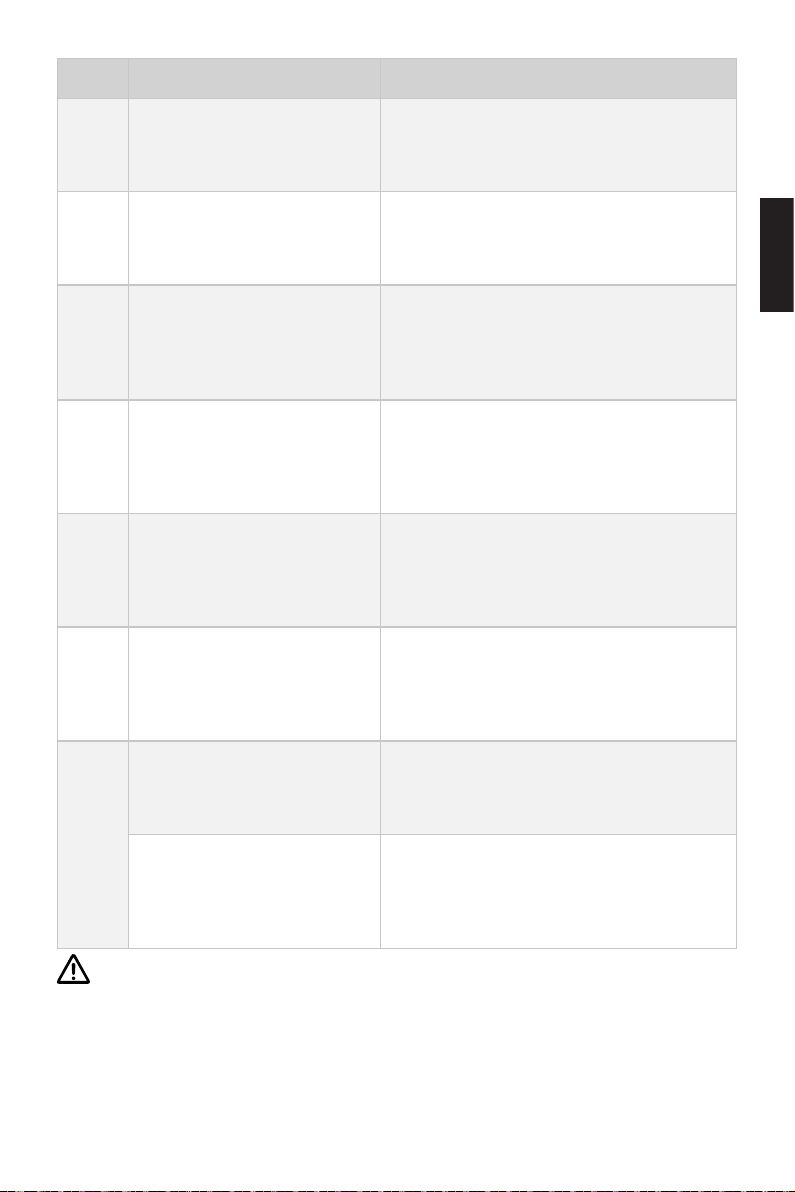
Codes Ursachen Maßnahmen
Den Pod-Antrieb ausschalten und ab-
E11 Übertemperatur des Motors
E12 Übertemperatur der Platine
E22
E30
E56
E60
Anzeige
aller
Zeichen
Interne MCU-Verbindung gestört
Der Positionsgeber des
Gashebels ist fehlerhaft. Der
Hebel muss neu kalibriert
werden
Die Verbindung zwischen Motor und Batterie ist fehlerhaft
Batteriestand der Evo Fernsteuerung reicht nicht aus
Die Stromversorgung des
Pod-Antriebs ist fehlerhaft
Nicht registriert
warten, bis die Temperatur wieder in den
Normalbereich sinkt.
Den Pod-Antrieb ausschalten und abwarten, bis die Temperatur wieder in den
Normalbereich sinkt.
Neustart durchführen und prüfen, ob der
Fehler weiter besteht.
Falls ja, kontaktieren Sie bitte Ihren zuständigen ePropulsion Vertragshändler.
Die Vorgehensweise der Kalibrierung entnehmen Sie bitte dem Kapitel 5.3.2 „Kalibrieren“.
Überprüfen, ob das Verbindungskabel
zwischen dem Motor und der ePropulsion
Batterie richtig angeschlossen ist. Falls ja,
Neustart durchführen.
Mit einem Verbindungskabel die Evo Fernsteuerung mit dem Pod-Antrieb verbinden.
Siehe hierzu das Kapitel 5.2.2 „Laden über
Ladekabel“.
Die Batterie mit dem Pod-Antrieb verbinden. Danach den Hauptschalter einschalten.
Siehe Kapitel 5.6 „Registrierung der Evo
Fernsteuerung im Pod-Antrieb“. Die Evo
Fernsteuerung erneut im Pod-Antrieb registrieren.
Deutsch
Wenn das Problem weiterhin besteht, wenden Sie sich bitte an Ihren ePropulsion-Vertragshändler.
83
Page 86
6 Checkliste vor der Verwendung
1. Vergewissern Sie sich, dass der Propeller korrekt und fest am Pod-Antrieb montiert ist.
2. Vergewissern Sie sich, dass der Pod-Antrieb korrekt und fest am Boot montiert
ist.
3. Vergewissern Sie sich, dass die Fernsteuerung und das Steuerrad in der richtigen
Position installiert worden sind, bevor Sie das System einschalten.
4. Vergewissern Sie sich, dass sich der Geschwindigkeitsregler reibungslos und
ohne Hindernisse bewegen lässt.
5. Überprüfen Sie vor dem Anschließen der Batterie, dass die Kontakte und die Kabel fehlerfrei sind.
6. Überprüfen Sie und vergewissern Sie sich, dass der Hauptschalter normal einund ausgeschaltet werden kann. Schalten Sie danach den Hauptschalter aus.
7. Vergewissern Sie sich, dass die Batterie über genügend Ladung verfügt.
8. Vergewissern Sie sich, dass die Fernsteuerung mit ausreichend Strom versorgt
wird.
Vergewissern Sie sich, dass das Netzkabel trocken ist, bevor Sie es an die
Batterie anschließen bzw. das System einschalten.
7 Den Pod-Antrieb starten
1. Gehen Sie die Checkliste durch.
2. Ziehen Sie den Not-Aus-Schalter von der Fernsteuerung ab.
3. Bringen Sie den Geschwindigkeitsregler in die Leerlauf-Stellung.
4. Verbinden Sie die Batterie mit dem Pod-Antrieb.
5. Wenn Sie die ePropulsion-Batterie verwenden, schalten Sie den Hauptschalter
ein.
6. Drücken Sie die „ “-Taste, um die Fernsteuerung einzuschalten.
7. Koppeln Sie die Fernsteuerung mit dem Pod-Antrieb
8. Stellen Sie ggf. die Voreinstellungen und die Batteriekonfiguration ein.
9. Befestigen Sie das Band des Not-Aus-Schalters an Ihrem Handgelenk oder Ihrer
Rettungsweste und stecken Sie den Not-Aus-Schalter in die Fernsteuerung ein.
10. Drücken Sie den Geschwindigkeitsregler langsam nach vorne, um Fahrt
aufzunehmen.
84
Page 87
8 Den Pod-Antrieb ausschalten
Es wird empfohlen, den Pod-Antrieb wie folgt anzuhalten.
1. Bringen Sie den Geschwindigkeitsregler wieder in die Leerlauf-Stellung.
2. Warten Sie, bis der Motor anhält, und ziehen Sie dann den Not-Aus-Schalter ab.
3. Halten Sie die „ “-Taste gedrückt, bis die Fernsteuerung ausgeschaltet ist.
4. Schalten Sie den Hauptschalter aus. Wenn der Pod-Antrieb nicht an eine SPIRIT-
Batterie angeschlossen ist, schalten Sie bitte auch die Batterie aus, indem Sie
den Ein/Aus-Schalter drücken.
Der Motor stoppt außerdem in den folgenden Situationen:
1. Der Geschwindigkeitsregler bendet sich in der Leerlauf-Stellung.
2. Der Not-Aus-Schalter wurde nicht richtig eingesteckt.
3. Das an die Batterie angeschlossene Netzkabel ist locker.
4. Die Kommunikation zwischen der Fernsteuerung und dem Pod-Antrieb ist
unterbrochen.
5. Die Verbindung zwischen der Batterie und dem Pod-Antrieb ist unterbrochen.
6. Das System hat eine Fehlfunktion (z. B. der Motor ist blockiert oder die
Batteriespannung ist zu niedrig).
7. Der Hauptschalter ist ausgeschaltet.
Deutsch
85
Page 88
9 Funktion Stromerzeugung mit Wasserkraft
Evo Pod-Antriebe können die Batterie (nur original ePropulsion Batterien) mit Hilfe
von Wasserkraft wieder auaden (Rekuperation).
Die Maschine wechselt in die Stromerzeugung mit Wasserkraft, wenn die folgenden
Bedingungen erfüllt sind:
1. Die Fernsteuerung ist so eingestellt, dass die Stromerzeugungsfunktion mit Was-
serkraft eingeschaltet ist (standardmäßig aktiviert).
2. Die Evo Steuerung bendet sich in der NULL-Position.
3. Der Batteriestand (ePropulsion Batterie) liegt unter 90 %.
4. Wenn das Boot mit einer Fahrgeschwindigkeit von mehr als 6 km/h 4 Sekunden ge-
fahren ist, startet die Rekuperation.
5. Rekuperation ist nur mit ePropulsion Batterien möglich.
6. Bei der Verwendung von E-Serie-Batterien müssen Kommunikationskabel ange-
schlossen werden.
Wenn eine der folgenden Situationen vorkommt, stoppt die Rekuperation:
1. Die Fernsteuerung ist so eingestellt, dass die Stromerzeugung mit Wasserkraft mit
deaktiviert ist (standardmäßig aktiviert).
2. Die Fernsteuerung befindet sich im Zustand vorwärts/rückwärts (nicht im Leer-
lauf).
3. Das Boot fährt nicht oder fährt zu schnell (Pod Drive 1.0 Evo ist schneller als 30
km/h, PodDrive 3.0 Evo/6.0 ist schneller als 30 km/h).
4. Der Batteriestand ist höher als 90 %.
Bei Fremdbatterien ist die Rekuperation nicht möglich.
Einstellung der Rekuperation
Bei einer bestehenden Verbindung zwischen der Evo Steuerung und dem Antrieb sowie im eingeschalteten Zustand sowohl der Evo Fernsteuerung als auch des Motors
kann durch gleichzeitiges Drücken der Tasten „ “, „^“ und „ “ in die Einstellungen der Rekuperation gewechselt werden. Anschließend kann der Status der Rekupe-
ration durch Drücken der „ “ Taste geändert werden. „En“ steht für „Aktiviert“. „Dis“
steht für „Deaktiviert“.
86
Page 89
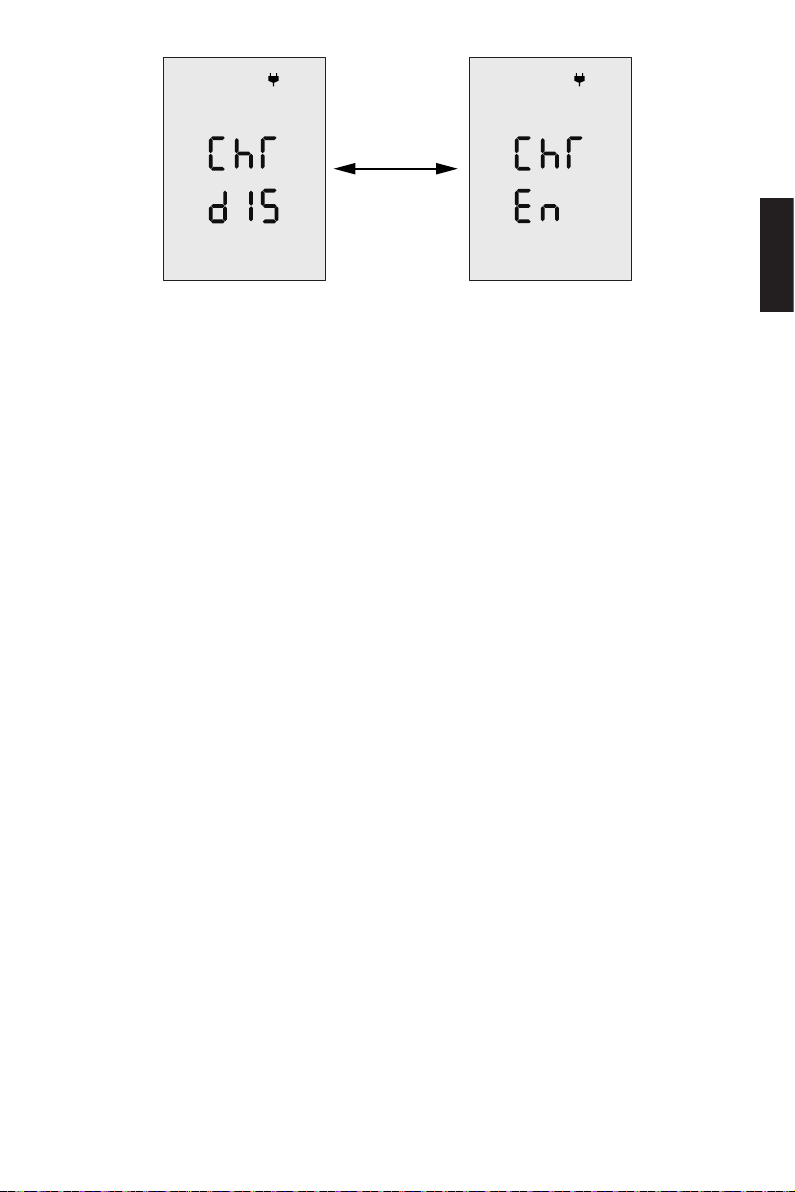
Abbildung 9-1
Deutsch
87
Page 90
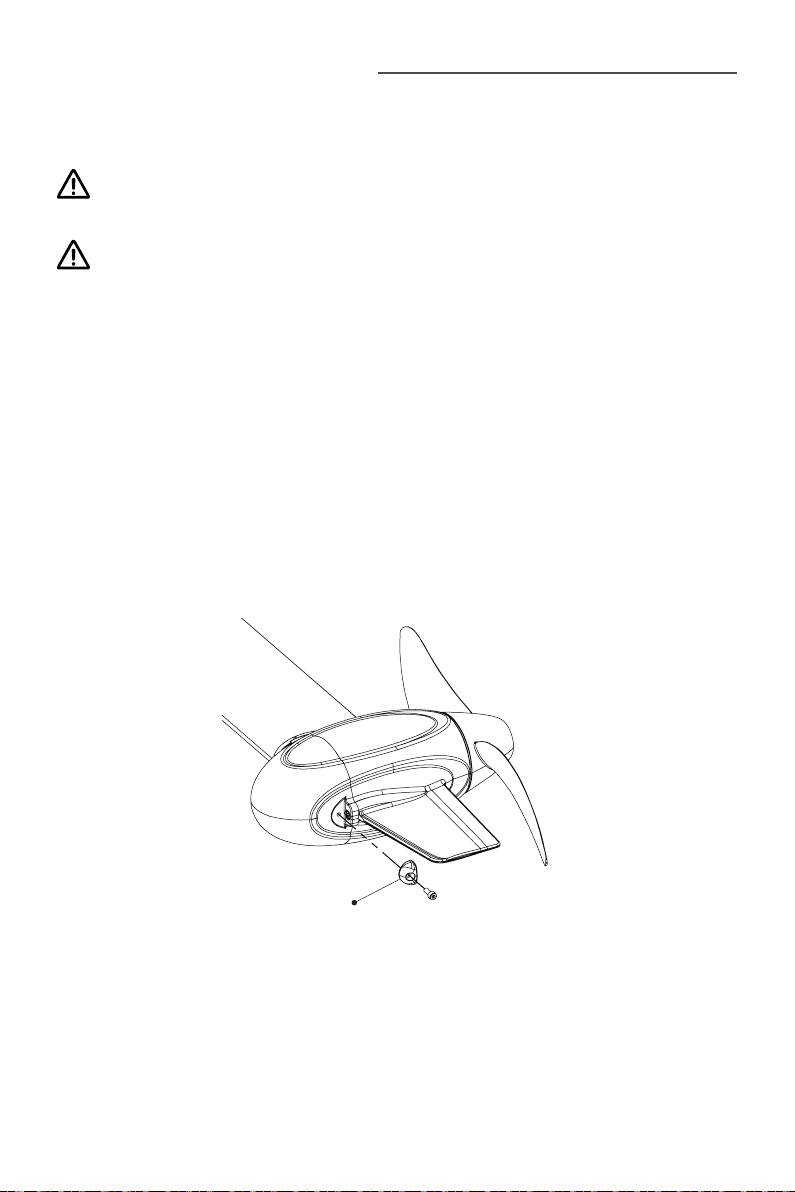
10 Wartungsaufwand
10.1 Propellerwartung
Stellen Sie sicher, dass die Batterie vor jeder Überprüfung abgeklemmt wird,
da ein sich drehender Propeller gefährlich ist.
Tragen Sie Handschuhe, um Ihre Hände vor den scharfen Propellerkanten zu
schützen.
Überprüfen Sie den Propeller anhand der folgenden Tipps und lesen Sie das Kapitel 2
Den Propeller prüfen, um den Propeller bei Bedarf durch einen neuen zu ersetzen.
1. Propellerblätter auf Verschleiß und andere Schäden prüfen.
2. Stift auf Verschleiß und Beschädigung prüfen.
3. 3. Prüfen Sie, ob sich Wasserpanzen, Fischernetze oder Schnüre am Propeller
verfangen haben.
10.2 Austausch der Anode
Bitte orientieren Sie sich an der folgenden Abbildung, um bei Bedarf eine neue
Anode einzusetzen.
Anode
Abbildung 10-1 Anode des Pod Drive 1.0 Evo austauschen
88
Page 91
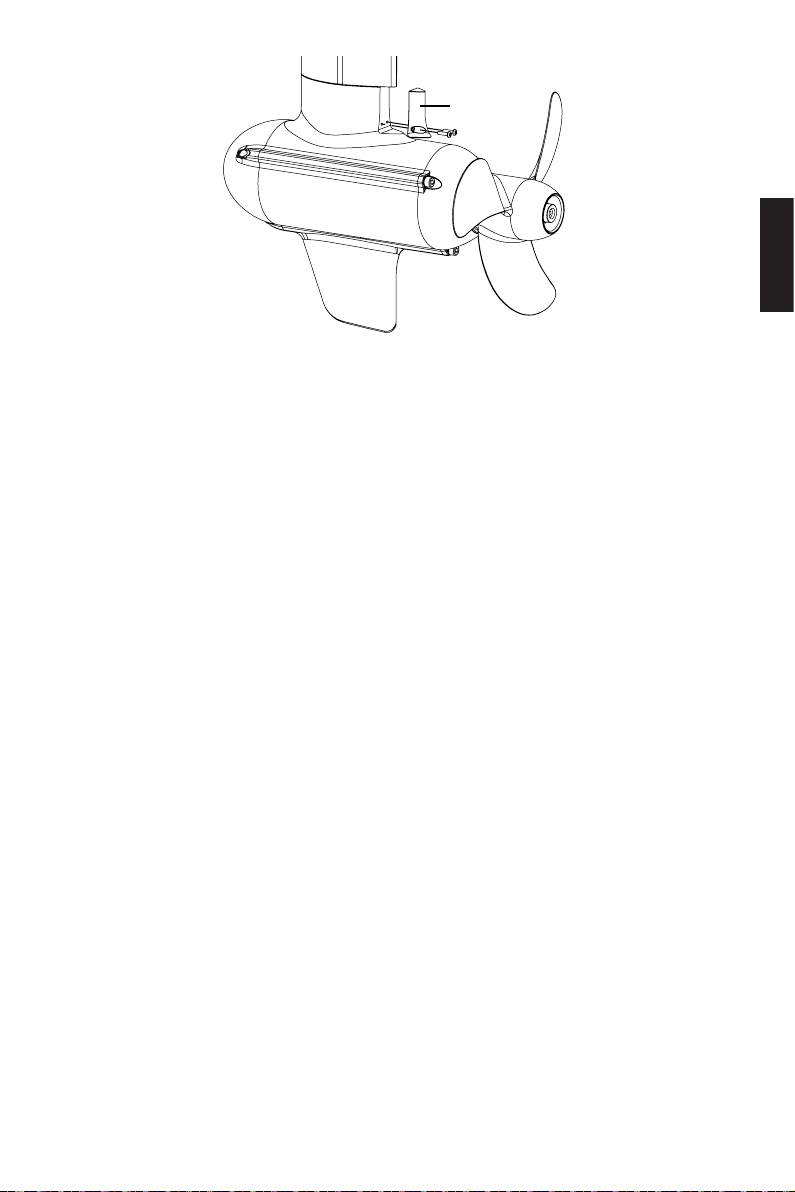
Anode
Abbildung 10-2 Anode des Pod Drive 6.0 Evo austauschen
Deutsch
89
Page 92
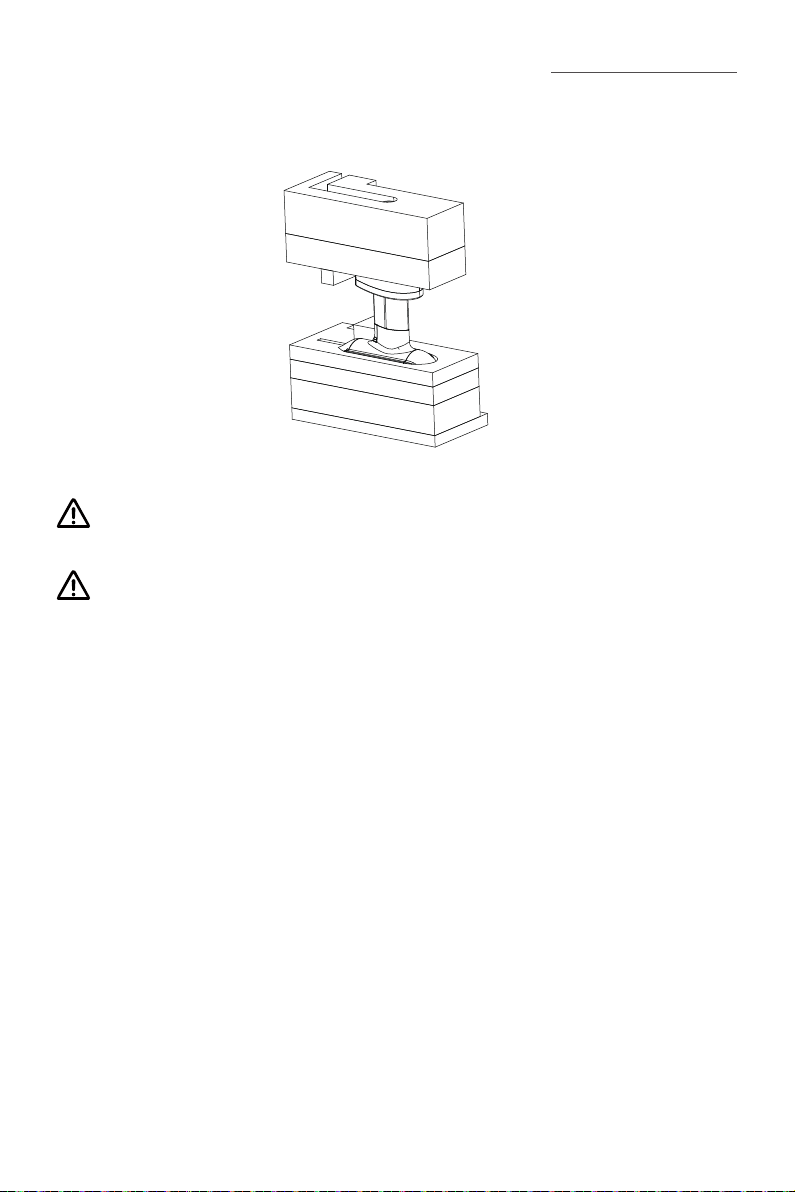
11 Transport und Aufbewahrung
Vor einem Transport über eine größere Entfernung oder einer Langzeitlagerung sollten Sie den Pod-Antrieb in der Originalverpackung von ePropulsion verpacken.
Abbildung 11-1
Vergewissern Sie sich vor Transport und Lagerung, dass der Pod-Antrieb
ausrei-chend vor Feuchtigkeit geschützt ist.
Bewahren Sie den Pod-Antrieb an einem gut belüfteten und trockenen Ort ohne
direkte Sonneneinstrahlung.
90
Page 93
12 Notsituationen
12.1 Kollision
Berührt der Pod ein Objekt unter Wasser, gehen Sie bitte wie folgt vor:
1. Stoppen Sie den Motor sofort und schalten Sie dann den Hauptschalter aus.
2. Überprüfen Sie die mechanische Struktur, um festzustellen, ob Schäden vorliegen.
3. Kehren Sie mit kleiner Kraft zum nächsten Hafen oder Anleger zurück.
4. Wenden Sie sich an Ihren Händler, um den Pod überprüfen zu lassen.
12.2 Niedriger Batteriestand
Wenn die Batteriespannung unter 42 V liegt, wird die Leistung durch Spannungsabfall begrenzt. Wenn die Batteriespannung unter 39 V fällt, stoppt der Pod-Antrieb automatisch, um eine Tiefenentladung der Batterie zu verhindern. Wenn dies geschieht,
während der Pod-Antrieb weit vom Ufer entfernt ist und keine alternative Batterie vorhanden ist, wird empfohlen, zu warten, bis sich die Batteriespannung auf 42 V oder
höher erholt hat. Wenn die Spannung auf ein sicheres Niveau ansteigt, können Sie
das Pod-System neu starten, indem Sie die Leistung auf 1000 W begrenzen.
Deutsch
91
Page 94
13 Gewährleistung
Die Fa. ePropulsion übernimmt Garantie für alle durch autorisierte Händler erworbenen ePropulsion Produkte. Der Garantieumfang beinhaltet kostenlosen Umtausch von
Produkten, die schwerwiegende Qualitätsmängel aufweisen, Vertragsbedingungen
nicht erfüllen bzw. kostenlosen Reparatur- oder Umtauschservice von fehlerhaften
oder fehlenden Bauteilen. Die Festlegung der Garantiebedingungen dient zum Schutz
der Verbraucherrechte.
13.1 Garantiebedingungen
ePropulsion bietet für seine Produkte ab dem Kaufdatum für einen bestimmten Zeitraum Garantieleistungen. Treten Qualitätsmängel innerhalb der Garantiefrist auf, kann
der Benutzer seinen Garantieanspruch gegenüber der Fa. ePropulsion geltend machen.
Produkt/Bauteil Frist
Pod Drive 1.0 Evo
Pod Drive 3.0 Evo
Pod Drive 6.0 Evo
Reparierte oder umge-
tauschte Bauteile
Um zu überprüfen, ob die Garantiebedingungen erfüllt sind, muss der Benutzer
die der Verpackung beiliegende Garantiekarte ausfüllen.
Das Typenschild des Produkts darf nicht beschädigt werden. Die Seriennummer
muss dem Typenschild entnommen werden. Das Typenschild darf auf keinen
2 Jahre ab dem Kaufdatum (nur bei nicht-gewerblicher Nutzung)
Drei Monate ab dem Datum der Reparatur oder des
Umtauschs.
Anmerkung:
1. Wenn diese drei Monate die Original-Garantiefrist
nicht überschreiten, dann bleibt die Garantie für diese
reparierten bzw. umgetauschten Bauteile für 1 Jahr
(ab dem Kaufdatum des Produkts) gültig.
2. Wenn diese drei Monate die Original-Garantiefrist
überschreiten, dann bleibt die Garantie für diese reparierten bzw. umgetauschten Bauteile für 3 Monate
(ab dem Servicedatum der Reparatur oder des Umtauschs) gültig.
92
Page 95
Fall vom Produkt entfernt werden. Für Produkte ohne das Original-Typenschild
erlischt der Garantieanspruch gegenüber der Fa. ePropulsion.
Die Garantie kann nur gewährleistet werden, wenn die vom Benutzer gemachten
Angaben richtig und vollständig sind.
Der Benutzer muss die gültige Seriennummer seines Produkts, die ausgefüllte
Garantiekarte sowie den von einem autorisierten Vertragshändler ausgestellten
Kaufbeleg einreichen.
Das gültige Kaufdatum wird durch den Original-Kaufbeleg des ersten Käufers bestimmt.
Die Garantiekarte darf nicht weitergegeben werden und wird bei Verlust nicht ersetzt.
13.2 Von der Garantie ausgenommen
Das Produkt muss beim Einschicken zur Reparatur ausreichend verpackt sein. Es wird
empfohlen, die Original-Verpackung von ePropulsion zu verwenden. Wenn Bauteile
durch unzureichende Verpackung beim Einschicken beschädigt werden, unterliegen
diese Bauteile nicht den vereinbarten Garantieleistungen.
Darüber hinaus werden durch folgende Situationen verursachte Störungen oder Schäden nicht als Garantiefall anerkannt, auch wenn die Garantiefrist noch nicht abgelaufen ist:
Deutsch
• Bedienung, die mit dieser Bedienungsanleitung nicht konform ist.
• Unfälle, unsachgemäße Handhabung, absichtliche Fehlnutzung, Wassereintritt,
schwere physikalische Defekte oder eigenmächtige Reparaturen.
• Herunterfallen, unsachgemäße Instandhaltung oder Lagerung.
• Für normalen Verschleiß, der die Funktionen des Produkts nicht beeinflusst, ist
ebenfalls keine Garantieleistung möglich.
• Für Verschleiß- und Zubehörteile wird keine Garantie geleistet.
13.3 Abwicklung eines Garantiefalls
Bei der Feststellung von Qualitätsmängeln können Sie gemäß dem folgenden Verfahren Ihren Garantieanspruch bei einem Vertragshändler geltend machen:
93
Page 96
1. Die Garantiekarte richtig und vollständig ausfüllen. Die Karte zusammen mit
einem gültigen Kaufbeleg bei einem autorisierten ePropulsion Vertragshändler
einreichen. Für einen Garantiefall sind folgende Unterlagen notwendig: die Garantiekarte, die Seriennummer des Produkts und der Kaufbeleg.
2. Nach der Bestätigung des Garantieanspruchs geben Sie das fehlerhafte Produkt
bei einer autorisierten Servicestelle ab. Achten Sie darauf, dass das Typenschild
unbeschädigt ist.
3. Der Vertragshändler der Fa. ePropulsion kümmert sich um die Fehlerdiagnose
und die Reparatur des defekten Bauteils oder veranlasst einen Umtausch.
4. Bei einem Garantiefall müssen Sie keine Kosten für die Reparatur oder den Um-
tausch übernehmen. Sämtliche Versandkosten während der Abwicklung muss
jedoch der Benutzer selbst tragen.
5. Nach sorgfältigen Prüfungen führen die Vertragshändler der Fa. ePropulsion Re-
paraturen oder Umtausch der fehlerhaften oder defekten Bauteile durch.
6. Bei einer Ablehnung des Garantieanspruchs erhalten Sie von Ihrem ePropulsion
Vertragshändler für die fälligen Reparaturarbeiten einen Kostenvoranschlag, in
dem auch die gesamten Versandkosten enthalten sind. Der Vertragshändler führt
die Reparatur erst nach dem Erhalt Ihrer Bestätigung durch.
Nach dem Ablauf der Garantiefrist gewährleisten wir unseren Kunden, ihre Reparaturen zu einem günstigsten Preis von Vertragshändlern der Fa. ePropulsion
durchführen zu lassen.
94
Page 97
Page 98
Page 99
Page 100
Vielen Dank, dass Sie diese Bedienungsanleitung gelesen haben.
Wenn Sie Fragen haben oder beim Lesen Unklarheiten
aufgekommen sind, zögern Sie bitte nicht, uns zu kontaktieren.
Wir freuen uns, Ihnen behilflich sein zu können.
Thanks for reading this user manual.
If you have any concerns or find any problems while reading,
please don't hesitate to contact us. We are delighted to offer
service for you.
Guangdong ePropulsion Technology Limited
Website: www.epropulsion.com
Email: [email protected]
 Loading...