

Page 1
H5831D0001ITA
Segnali di Scambio CNÙPLC
APPLICAZIONI
03
07/10/2008
CNI Engineering S.r.l.
Page 2
Informazione sulla pubblicazione
Lista degli Aggiornamenti
Revisione Aggiunto Eliminato Modificato
00 Prima versione emessa
01 Correzione generale
02 Correzione generale Cap. 4 - Gestione inverter
03 Inserito Layout CNI
engineering
Cap. 1 - Segnali di Scambio
CNI ENGINEERING S.r.l.
Nessuna parte di questo manuale può essere riprodotta o trasmessa in qualsiasi forma o modo
elettronico o meccanico, compresa la fotocopiatura, senza l'espressa autorizzazione scritta della
CNI Engineering.
Manuale redatto dall’Ufficio Documentazione CNI Engineering
H5831D0001ITA-03COP.fm
Page 3
PUBBLICAZIONE EMESSA DA :
Ufficio Documentazione
Via Caduti di Sabbiuno, 11
40011 Anzola dell'Emilia (Bo) Italy
Tel. +39 051 6508911
Fax +39 051 6508912
[email protected]
www.cnicnc.com
Sede Legale
Via dell’Artigianato, 1
48011 Alfonsine (Ra) Italy
Tel. +39 0544 84277
Fax +39 0544 80635
P.I. e C.F. 02248390391
Codice Documento:
Revisione Documento:
Edizione Documento:
H5831D0001ITA
03
07/10/2008
Page 4
Manuale redatto dall’Ufficio Documentazione CNI Engineering
H5831D0001ITA-03COL.fm
Page 5
INDICE
INDICE
1 Segnali di Scambio....................................................................................1
1.1 Generalità sul Controllo Numerico CNI ..................................................... 1
1.2 Classificazione dei Segnali di Scambio .................................................... 2
1.3 Segnali Generali ....................................................................................... 3
1.3.1 Classificazione dei Segnali Generali ...................................................... 3
1.3.2 Segnali relativi allo Stato Macchina ........................................................ 3
1.3.3 Segnali relativi a Tastiere e Override ...................................................... 4
1.3.4 Segnali relativi alle Funzioni del Controllo Numerico ............................. 5
1.3.5 Segnali per lo scambio di dati ................................................................ 6
1.4 Segnali di Centro ...................................................................................... 6
1.5 Segnali per Asse ....................................................................................... 9
1.6 Segnali di Comando ............................................................................... 10
1.7 Segnali Distinta ....................................................................................... 11
1.8 Segnali Dedicati ...................................................................................... 11
1.8.1 Classificazione dei Segnali Dedicati ..................................................... 11
1.8.2 Segnali per l’azzeramento degli assi .................................................... 11
1.8.3 Segnali relativi agli Inverter .................................................................. 12
1.8.4 Segnali relativi alla Gestione dei Magazzini utensili ............................. 12
1.8.5 Segnali relativi agli Assi Car ................................................................. 13
1.8.6 Segnali relativi alle Camme Elettroniche .............................................. 13
1.8.7 Segnali relativi agli Assi Volantino ........................................................ 13
1.8.8 Segnali di colloquio fra PLC e programmi applicativi non standard ..... 14
1.8.9 Segnali relativi ad Applicazioni Particolari ............................................ 14
1.8.10 Segnali relativi alla correzione dinamica dell’usura utensile ................ 14
1.8.11 Segnali relativi alla gestione della collisione fra teste e zone protette . 16
2 Logica di funzionamento per lo stato Automatico ...............................17
2.1 Logica di START programma ................................................................ 17
2.2 Logica di fine programma ....................................................................... 18
2.3 Logica di interruzione e di ripresa del programma .................................. 19
2.4 Logica di esecuzione del programma ..................................................... 20
2.4.1 Protocollo con "Handshake" ................................................................ 20
2.4.2 Protocollo senza "Handshake" ............................................................. 21
3 Posizionamento assi con Coincidenze .................................................23
3.1 Descrizione di Coincidenza .................................................................... 23
3.2 Logica di esecuzione di una coincidenza ............................................... 23
H5831D0001ITA-03TOC.fm (07-10-08)
CNI - HSD S.p.A.
I
Page 6
INDICE
4 Gestione degli inverter........................................................................... 25
4.1 Configurazione del CN ........................................................................... 25
4.1.1 PORTE SERIALI .................................................................................. 25
4.1.2 INVERTER ........................................................................................... 26
4.1.3 TIPI INVERTER ................................................................................... 26
4.1.4 CENTRI ............................................................................................... 26
4.1.5 DATI INVERTER PER T,TH ................................................................. 26
4.2 Gestione generica degli inverter ............................................................ 26
4.2.1 Codice 1: invio del comando di START ............................................... 27
4.2.2 interruzione del comando di START in corso ....................................... 28
4.2.3 Codice 2: invio del comando di STOP ................................................. 29
4.2.4 Codice 3: invio di un parametro all’inverter .......................................... 29
4.2.5 Codice 4: richiesta di un parametro all’inverter .................................... 30
4.3 Gestione di inverter che pilotano mandrini T, TH, TP ............................. 31
4.4 Interruzione del comando di pilotaggio inverter in corso ........................ 32
4.5 Impostazione dei dati utilizzati dal CN per inverter connessi
ai mandrini TP ......................................................................................... 33
4.6 Impostazione dei dati utilizzati dal CN per inverter connessi
ai mandrini T, TH .................................................................................... 38
5 Tastatura comandata dal PLC................................................................ 43
5.1 Introduzione ........................................................................................... 43
5.2 Logica di gestione della Tastatura .......................................................... 43
6 Movimenti Organizzati da PLC .............................................................. 45
6.1 Descrizione dei Movimenti Organizzati .................................................. 45
6.2 Esempio di organizzazione di movimenti ............................................... 46
6.2.1 Esempio: posizionamento di un raggruppamento ............................... 49
7 Blocco dell’esecuzione di un passo di programma ............................ 53
8 Invio di comandi tra PLC e CN .............................................................. 55
8.1 Invio di comandi da PLC a CN ............................................................... 55
8.1.1 Descrizione dei Codici dei Comandi da PLC a CN .............................. 55
8.1.2 Esempio di scambio di comandi da PLC a CN .................................... 73
8.2 Invio di comandi da CN a PLC ............................................................... 75
8.2.1 Descrizione dei Codici dei Comandi da CN a PLC .............................. 75
8.3 Richiesta dei dati del programma da eseguire ....................................... 76
9.4 Esempi di scambi di comandi ................................................................. 77
9.4.1 Esempio 1: cambiamento di stato del CN ............................................ 77
10 Gestione degli Override ......................................................................... 81
10.1 Rotazione della manopola di Override ................................................... 81
II
CNI - HSD S.p.A.
H5831D0001ITA-03TOC.fm (07-10-08)
Page 7
INDICE
10.2 Variazione della velocità degli assi tramite PLC ..................................... 81
10.2.1 Variazione della velocità di tutti gli assi ................................................ 81
10.2.2 Variazione della velocità di un singolo asse ......................................... 81
11 Gestione dell’Azzeramento.....................................................................83
11.1 Disabilitazione dell’azzeramento automatico di un asse ........................ 83
11.2 Azzeramento rank ................................................................................... 83
H5831D0001ITA-03TOC.fm (07-10-08)
CNI - HSD S.p.A.
III
Page 8
INDICE
IV
CNI - HSD S.p.A.
H5831D0001ITA-03TOC.fm (07-10-08)
Page 9
1 Segnali di Scambio
1 Segnali di Scambio
1.1 Generalità sul Controllo Numerico CNI
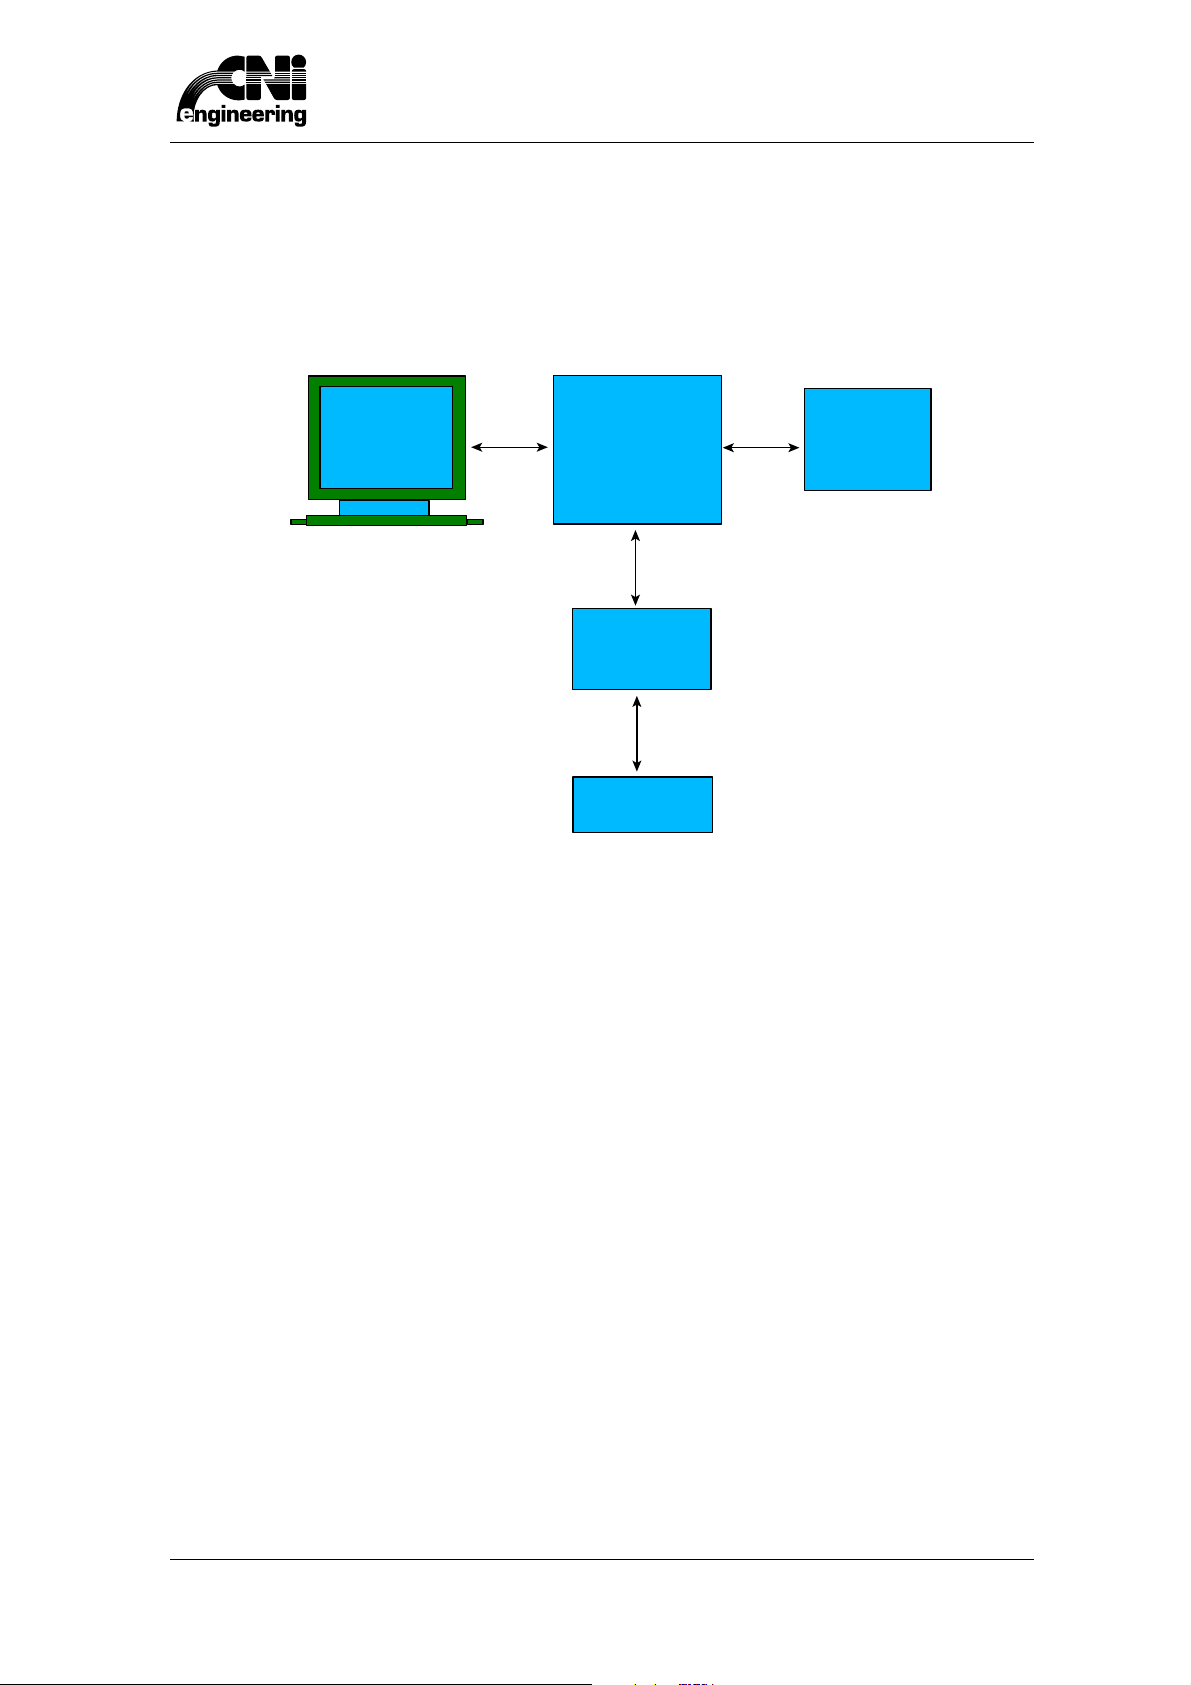
Il Controllo Numerico prodotto dalla CNI può essere descritto mediante i seguenti blocchi
funzionali (Fig. 1).
Figura 1 Schema a blocchi del Controllo Numerico CNI
INTERFACCIA
UTENTE
NUCLEO
DI
ELABORAZIONE
DATI
CONTROLLO
ASSI
PLC
I/O MACCHINA
Interfaccia utente: è l’insieme di componenti hardware e programmi software predisposti
all’introduzione e alla visualizzazione dei dati, dei programmi per la lavorazione e all’attivazione
delle funzioni di macchina.
Nucleo di elaborazione dei dati:è l’insieme dei programmi software che consente, a partire dai
dati introdotti dall’utente e in collegamento con gli altri blocchi funzionali, di realizzare il prodotto
finito o il semilavorato per cui la macchina è stata costruita.
Controllo assi: è l’insieme di hardware e software destinato al controllo del movimento degli assi.
PLC:è un programma software costituito da due parti distinte:
• il gestore del programma utente,
• il programma utente.
Il gestore del programma utente si occupa di interfacciare il programma utente con il Nucleo di
elaborazione dei dati, tramite i “segnali di scambio”, e con l’input/output di macchina.
Il programma utente è l’insieme delle equazioni logiche che governano il funzionamento della
macchina.
I/O Macchina: è l’hardware che consente il collegamento fra gli organi di macchina e il
programma PLC.
F-scambio.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
1
Page 10
1 Segnali di Scambio
1.2 Classificazione dei Segnali di Scambio
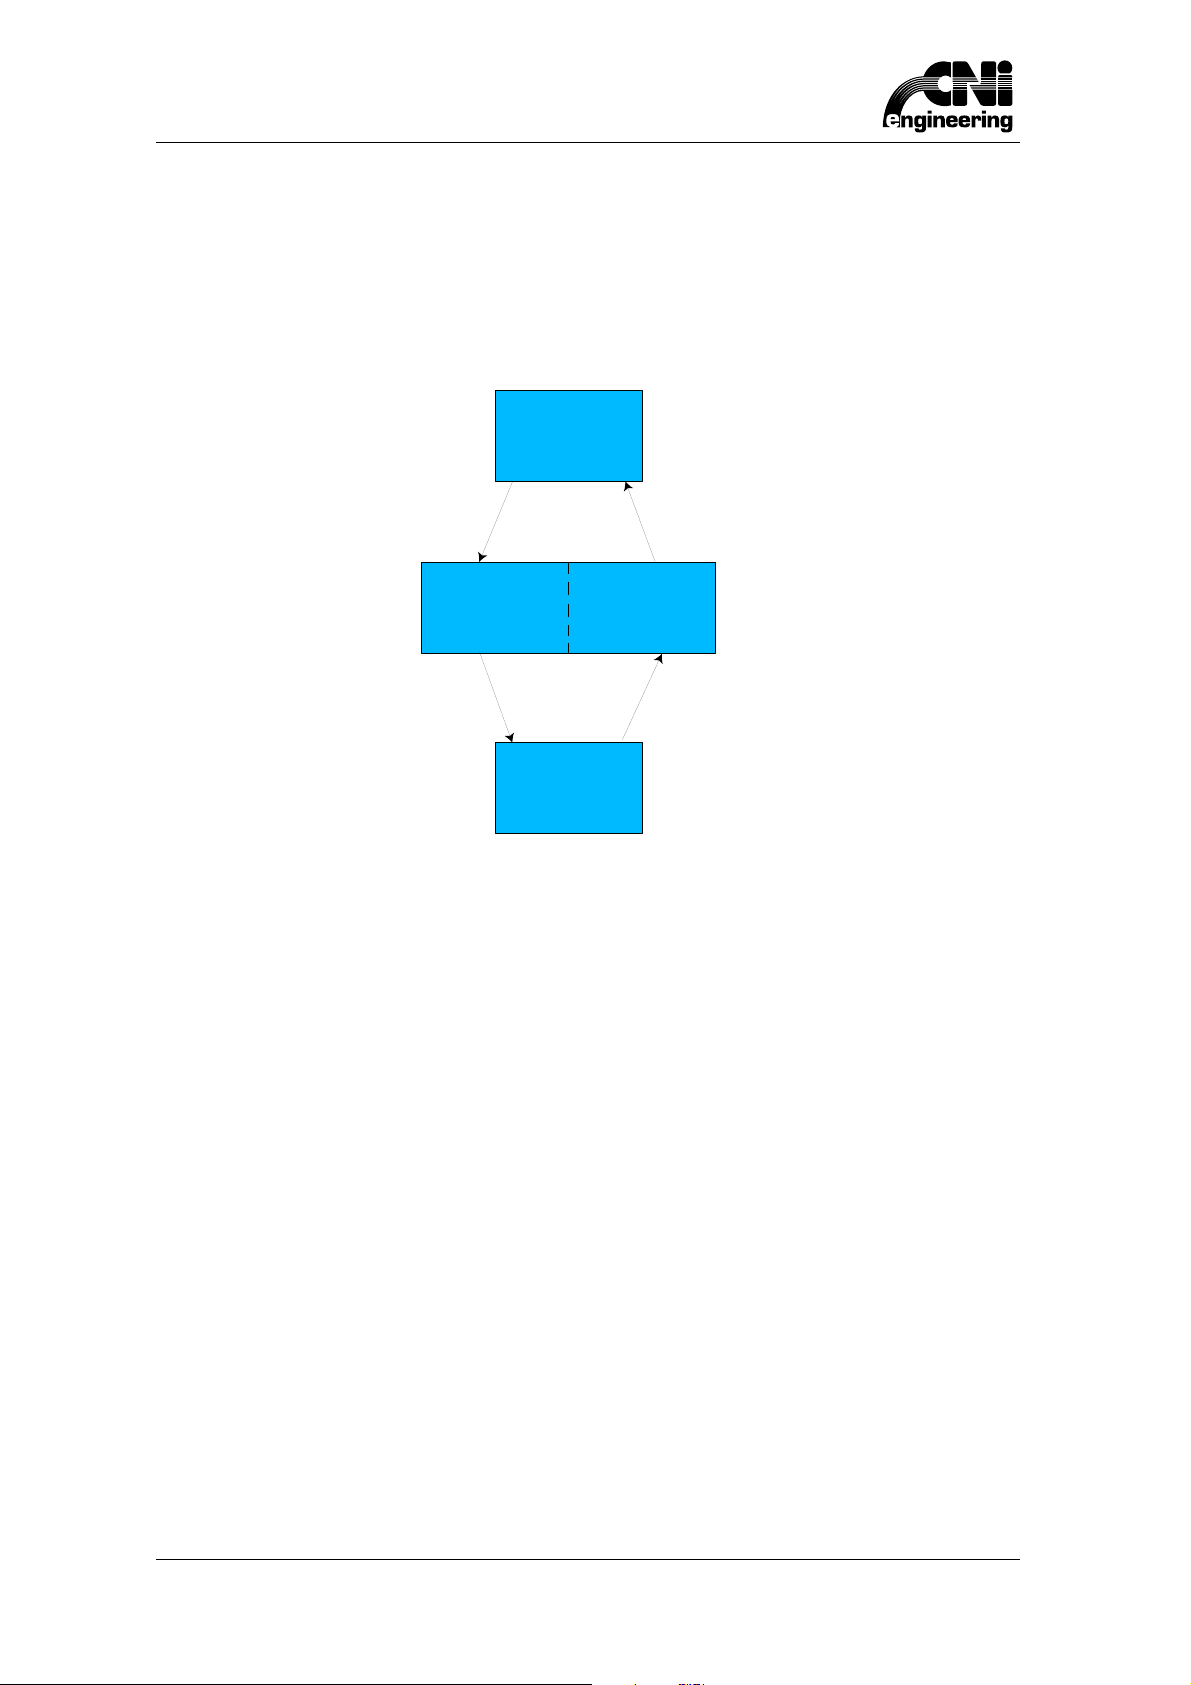
Nel Controllo Numerico riveste una particolare importanza il collegamento fra il PLC e il Nucleo di
elaborazione dei dati.
Tale collegamento viene realizzato tramite una serie di dati predefiniti denominati genericamente
“Segnali di Scambio” (Fig. 2).
Figura 2 Schema a blocchi del collegamento PLC - CN.
CN
CN
SEGNALI DI SCAMBIO
PLC
PLC
Il presente Manuale intende introdurre l’utente alla conoscenza e all’uso corretto dei Segnali di
Scambio al fine di realizzare un programma PLC adeguato alle prestazioni della macchina.
I Segnali di Scambio possono essere suddivisi nelle seguenti classi di appartenenza:
Segnali Generali: appartengono a questa classe tutti i Segnali di Scambio che riguardano le
funzioni del Controllo Numerico in generale
Segnali di Centro: appartengono a questa classe tutti quei Segnali di Scambio che
riguardano le funzioni del singolo Centro di lavoro della macchina controllata dal CN.
Segnali per Asse: appartengono a questa classe tutti quei Segnali di Scambio che
riguardano le funzioni del singolo asse della macchina controllata dal CN.
Segnali di Comando: appartengono a questa classe tutti quei Segnali di Scambio che
riguardano le funzioni di comando fra il PLC e il CN.
Segnali di Distinta: appartengono a questa classe tutti quei Segnali di Scambio che
riguardano la gestione delle funzionalità della distinta di lavoro.
Segnali Dedicati: appartengono a questa classe tutti quei Segnali di Scambio che riguardano
particolari funzionalità non standard del Controllo Numerico.
Tutte le classi precedentemente descritte sono a loro volta suddivisibili in due ulteriori classi:
Segnali di Scambio da CN verso PLC: che raggruppa i dati che il Controllo Numerico
fornisce al PLC (evidenziati con la simbologia: CN Ö PLC)
Segnali di Scambio da PLC verso CN: che raggruppa i dati che il PLC fornisce al CN
(evidenziati con la simbologia: PLC Ö CN)
2
CNI - HSD S.p.A.
F-scambio.fm.mif.fm (07-10-08)
Page 11
1 Segnali di Scambio
1.3 Segnali Generali
1.3.1 Classificazione dei Segnali Generali
I segnali di scambio appartengono alla classe dei Segnali Generali quando riguardano le funzioni
generiche del CN.
Questa classe di segnali può essere a sua volta suddivisa in ulteriori sottoclassi.
segnali relativi allo Stato Macchina
segnali relativi alla Tas tiera e all’Override
segnali relativi alle Funzioni del CN
segnali relativi allo scambio di dati e informazioni fra CN e PLC
1.3.2 Segnali relativi allo Stato Macchina
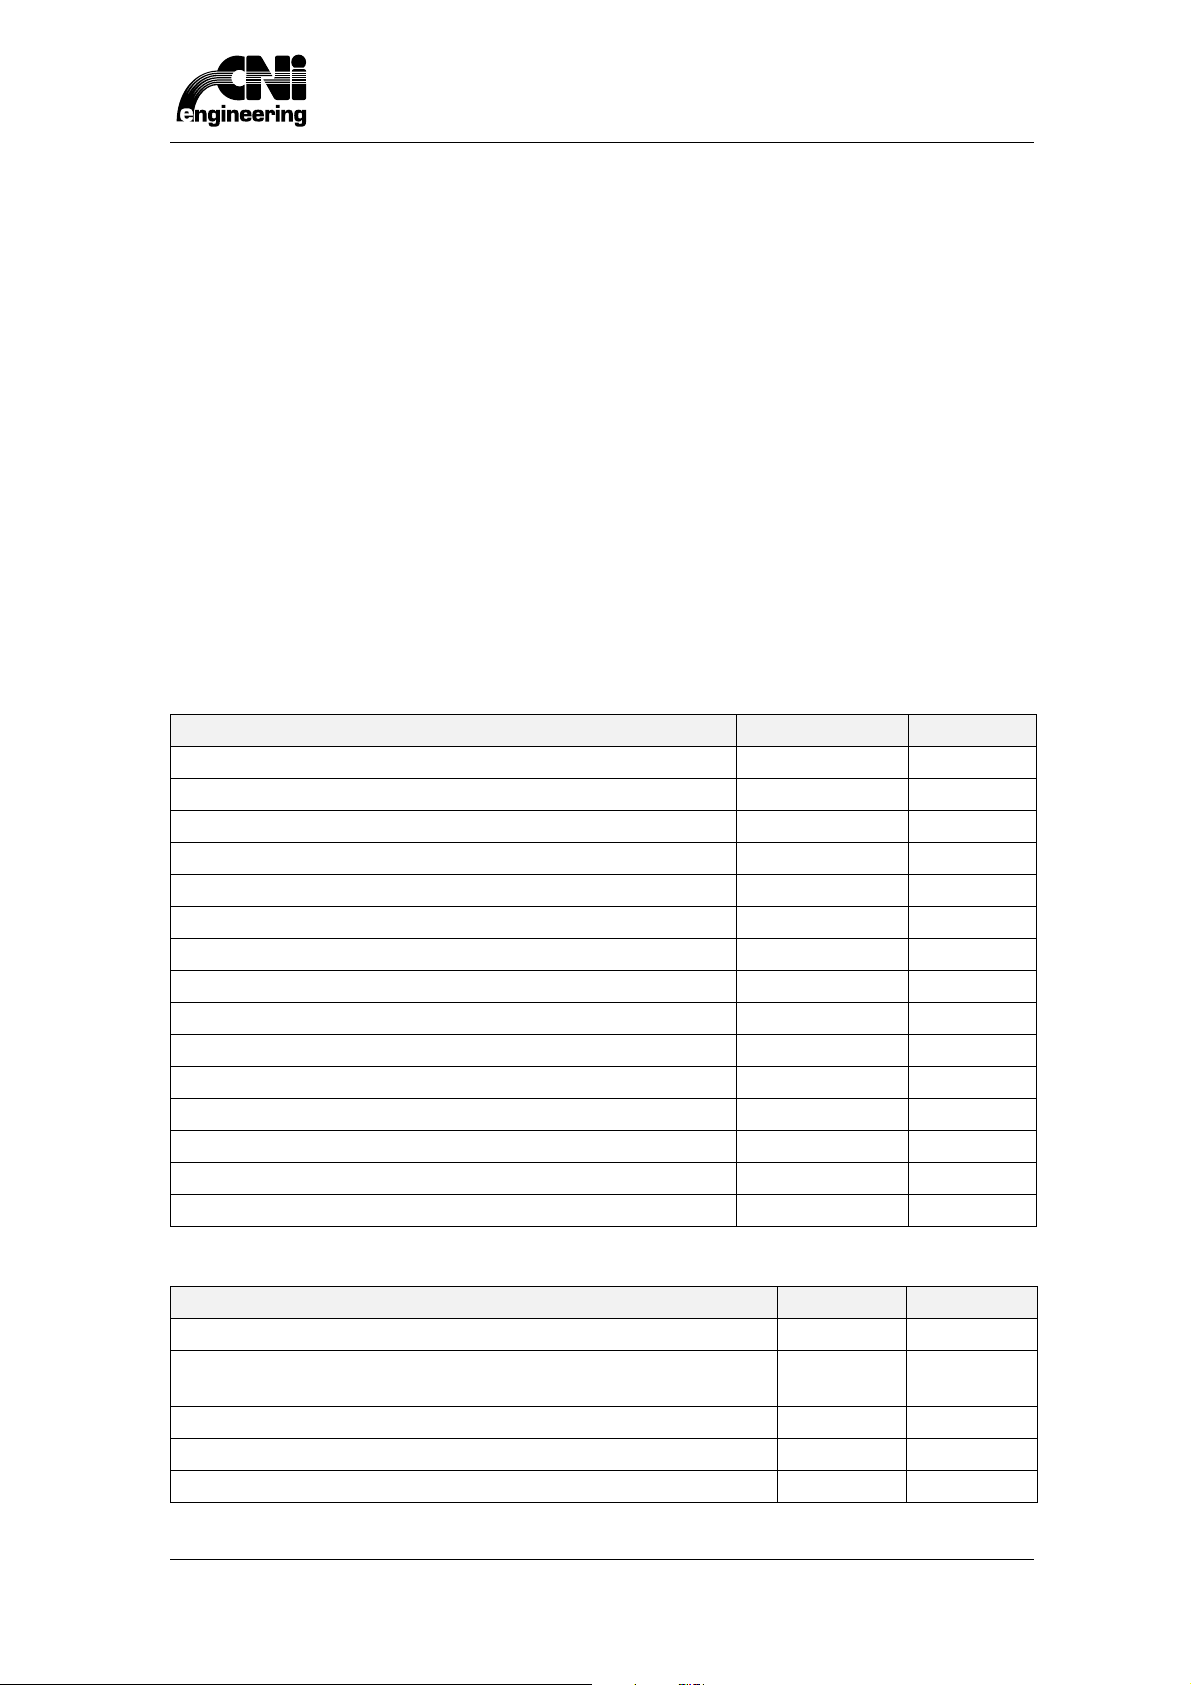
I segnali relativi allo Stato Macchina si distinguono in:
Segnali che specificano la modalità di funzionamento della macchina controllata dal CN
Segnali che specificano lo stato di visualizzazione dell’interfaccia utente
Segnali che specificano lo stato di movimentazione della macchina controllata dal CN
Modalità di funzionamento della macchina Segnale Direzione
Macchina in Autoapprendimento AUTOAPP CN Ö PLC
Movimentazione in Automatico AUTOMATICO CN Ö PLC
Azzeramento Automatico del Centro di Lavoro AZZCEN CN Ö PLC
Azzeramento Automatico Globale AZZERAMENTO CN Ö PLC
Azzeramento Manuale di un Asse AZZMAN CN Ö PLC
Azzeramento Manuale Globale AZZMANG CN Ö PLC
Azzeramento Automatico di un Asse AZZSIN CN Ö PLC
Segnalazione di fine AZZERAMENTO AZZTERM CN Ö PLC
Segnalazione di EMERGENZA EMERGENZA PLC Ö CN
Movimentazione in Manuale MANUALE CN Ö PLC
Movimento Quotato di un singolo Asse MDI CN Ö PLC
Segnalazione del tipo di MDI MDIASS CN Ö PLC
Movimento Quotato a passo singolo MDILINE CN Ö PLC
Selezione dell’input di tastatura dell’asse i SEL_LATCH[i] PLC Ö CN
Macchina in Simulazione SIMULAZIONE CN Ö PLC
Visualizzazione dell’interfaccia utente Segnale Direzione
Asse selezionato ASSE_SEL CN Ö PLC
Stato del bottone software PLC della finestra MESSAGGI
ABIMES CN Ö PLC
ERRORE
Programma di Distinta in visualizzazione DISTINTA CN Ö PLC
Finestra degli Errori in Visualizzazione ERRORI CN Ö PLC
Disabilitazione dei bottoni software nella finestra MANUALE PLC MANP_D[i] PLC Ö CN
F-scambio.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
3
Page 12
1 Segnali di Scambio
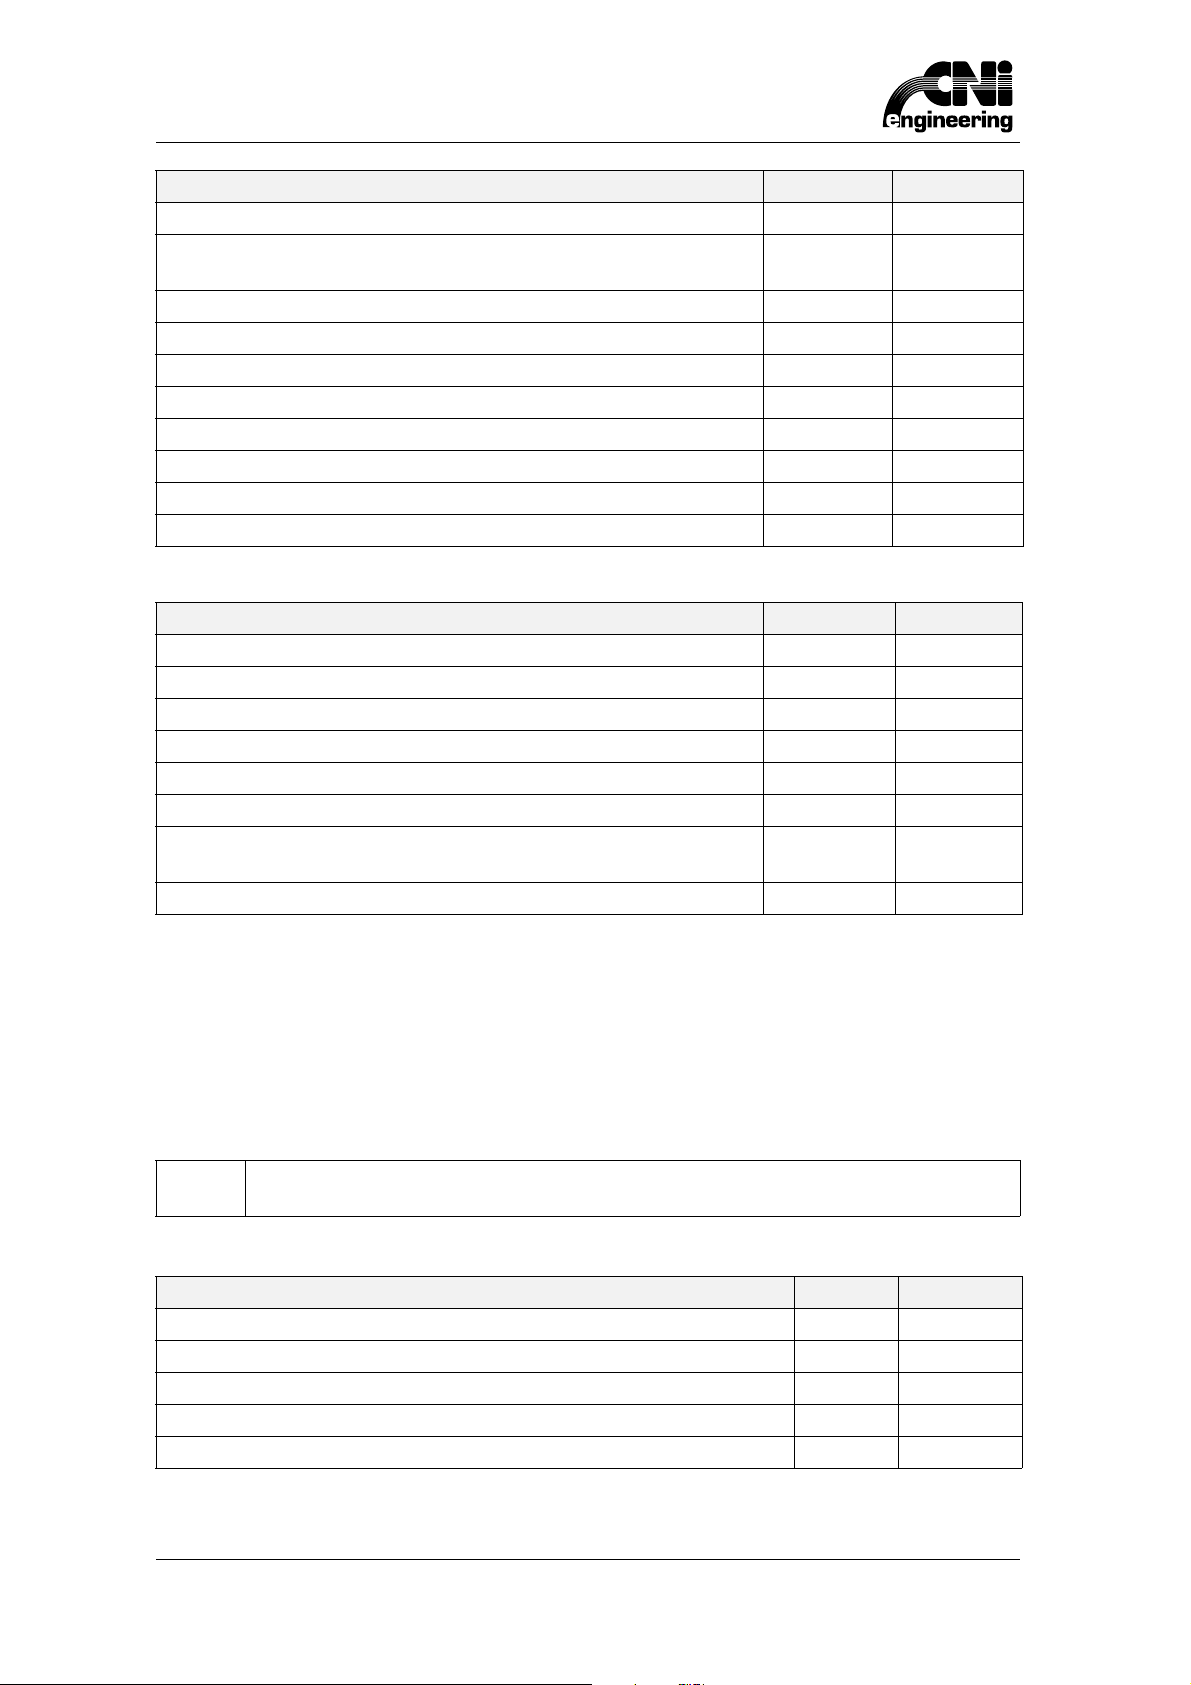
Visualizzazione dell’interfaccia utente Segnale Direzione
Stato dei bottoni software nella finestra MANUALE PLC MANP_K[i] CN Ö PLC
Selezione dell’icona dei bottoni software della finestra MANUALE
PLC
Visualizzazione bottoni software nell’applicativo manuale PLC MANP_V[i] PLC Ö CN
Modalità di visualizzazione asse MODVIS CN Ö PLC
Finestra dei Messaggi in Visualizzazione MESSAGGI CN Ö PLC
Stato del bottone software per il decremento dell’oggetto “slider” SLDR_M[i] CN Ö PLC
Valore nominale della grandezza associata all’oggetto “slider” SLDR_N[i] PLC Ö CN
Stato del bottone software per l’incremento dell’oggetto “slider” SLDR_P[i] CN Ö PLC
Valore reale della grandezza associata all’oggetto “slider” SLDR_R[i] PLC Ö CN
Valore da visualizzare mediante l’oggetto “slider” SLDR_V[i] PLC Ö CN
Stato di Movimento della Macchina Segnale Direzione
Macchina Azzerata ASSICAL CN Ö PLC
Azzeramento in corso AZZIC CN Ö PLC
CN operativo CNOK CN Ö PLC
Ciclo pronto per l’esecuzione CPE CN Ö PLC
Macchina in esecuzione EXE CN Ö PLC
Numero di quote tastate presenti nel segnale V_LATCH[i] N_LATCH CN Ö PLC
Vettore contenente le quote tastate nel passo di tastatura multipla
(M251)
Start da punto intermedio attivo STINTE CN Ö PLC
MANP_L[i] PLC Ö CN
V_LATCH[i] CN Ö PLC
1.3.3 Segnali relativi a Tastiere e Override
I segnali relativi alle tastiere PLC e alle manopole di Override si riferiscono a:
plance di tipo XNC
plance di tipo COMPACT
tastiere palmari di tipo RM85x.
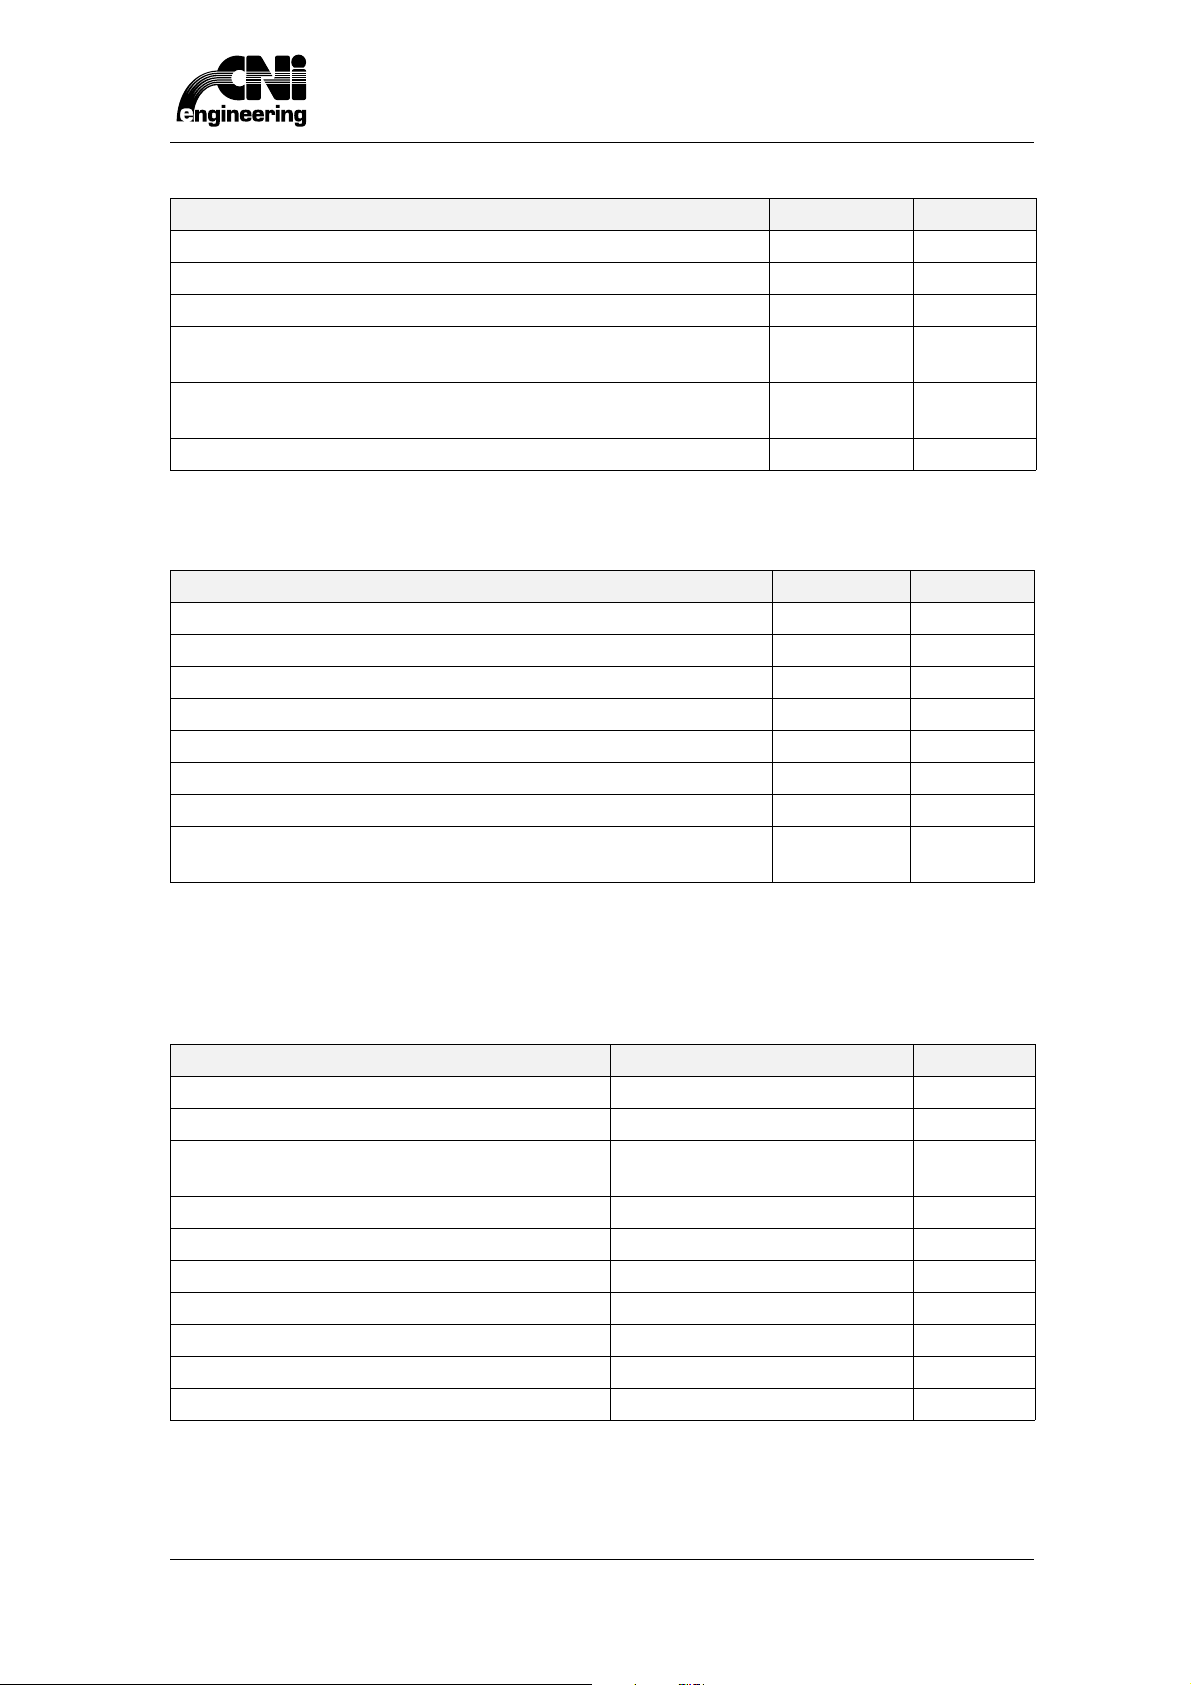
NOTA Nella plancia WRT i tasti PLC e le manopole di Override sono input di macchina e ad
essi non sono associati Segnali di Scambio
Tastiera PLC e Manopole di Override per plance XNC e COMPACT Segnale Direzione
Tastiera PLC per plance XNC e COMPACT TASTI[i] CN Ö PLC
Comandi di movimento per l’asse selezionato verso quote decrescenti T_MENO PLC Ö CN
Comandi di movimento per l’asse selezionato verso quote crescenti T_PIU PLC Ö CN
Attributo per i segnali T_MENO e T_PIU T_VEL PLC Ö CN
Manopole dell’Override OVR[i] CN Ö PLC
4
CNI - HSD S.p.A.
F-scambio.fm.mif.fm (07-10-08)
Page 13
1 Segnali di Scambio
Impostazione dell’Override Segnale Direzione
Notifica della variazione dei segnali OVERIND[i], OVERINT[i] CNTOVER PLC Ö CN
Percentuale di override per movimenti interpolati (*) OVERINT[i] PLC Ö CN
Percentuale di override per singolo asse (*) OVERR[i] PLC Ö CN
Impostazione del fattore di moltiplicazione generale per l’override
Assi
Impostazione del fattore di moltiplicazione generale per l’override
Mandrini
Fattore di scala per il segnale OVERR[i] SCALOVE PLC Ö CN
I segnali contrassegnati dal simbolo (*) appartengono alla classe Segnali di Asse.
Tastiera Palmare RM85x Segnale Direzione
Stato dei tasti della tastiera palmare RM85x PLM_TAS[i] CN Ö PLC
Stato dei LED della tastiera palmare RM85x PLM_LED[i] PLC Ö CN
Asse selezionato (tastiera palmare RM85x) PLM_AXS[i] CN Ö PLC
Stato del tasto PIÙ della tastiera palmare RM85x PLM_PIU[i] CN Ö PLC
Stato del tasto MENO della tastiera palmare RM85x PLM_MEN[i] CN Ö PLC
Valore del potenziometro A della tastiera palmare RM85x PLM_OV0[i] CN Ö PLC
Valore del potenziometro B della tastiera palmare RM85x PLM_OV1[i] CN Ö PLC
Valore dell’encoder relativo al volantino della tastiera palmare
RM85x
OVERRIDE PLC Ö CN
OVERMAND PLC Ö CN
PLM_ENC[i] CN Ö PLC
1.3.4 Segnali relativi alle Funzioni del Controllo Numerico
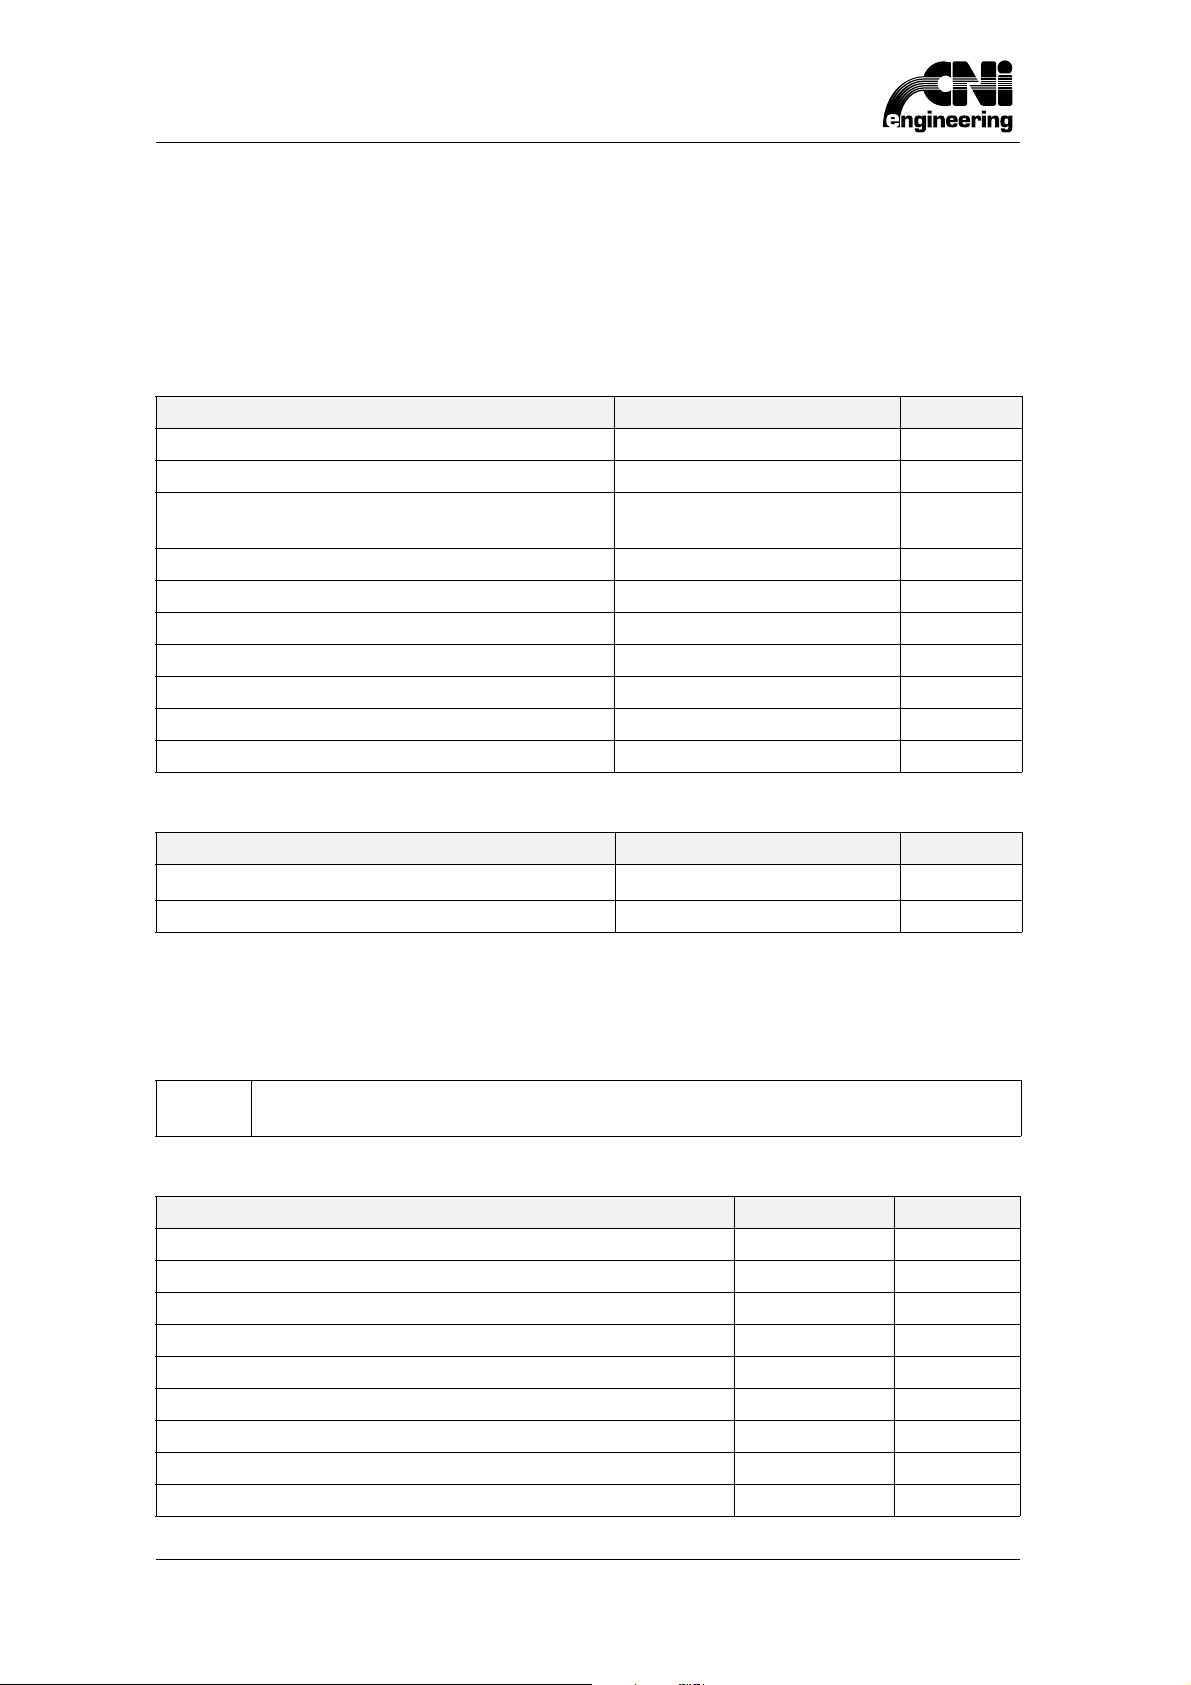
Sono segnali che si riferiscono a particolari funzioni generali come, ad esempio RESET, CLEAR,
STOP, ecc. e sono riportati nella seguente tabella
Funzioni del CN Segnali di Scambio Direzione
Notifica della pressione del tasto CLEAR CLEAR CN Ö PLC
Clear da PLC CLEAR_PLC PLC Ö CN
Notifica della cancellazione della finestra
MESSAGGI
Reset programma da PLC RESET_PLC PLC Ö CN
Reset globale del CN RESHARD PLC Ö CN
Reset globale da tastiera eseguito RES_HARD CN Ö PLC
Notifica della pressione del tasto RESET RESPLC CN Ö PLC
Start programma da PLC RIPCIC[0] PLC Ö CN
Stop programma da PLC SOSPCIC[0] PLC Ö CN
Notifica della pressione del tasto STOP STOP CN Ö PLC
MSG_CLEAR CN Ö PLC
F-scambio.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
5
Page 14
1 Segnali di Scambio
1.3.5 Segnali per lo scambio di dati
Questi segnali contengono dati che CN e PLC possono scambiarsi su richiesta dell’uno o
dell’altro. Sono divisi in due categorie:
Segnali relativi a dati che riguardano il programma successivo al programma in corso di
esecuzione
Segnali relativi a dati generici
Informazioni sul programma successivo Segnali di Scambio Direzione
I dati richiesti non sono disponibili DAT_ERR CN Ö PLC
I dati richiesti sono disponibili DATVAL_ANT CN Ö PLC
Identificatore del programma successivo al
programma in corso
Dati relativi all’istruzione KA KA_ANT CN Ö PLC
Dati relativi all’istruzione KE KE_ANT CN Ö PLC
Dimensione X del pezzo da lavorare LX_ANT CN Ö PLC
Dimensione Y del pezzo da lavorare LY_ANT CN Ö PLC
Dimensione Z del pezzo da lavorare LZ_ANT CN Ö PLC
Cambio di programma PN_ANT CN Ö PLC
Richiesta di dati del programma successivo RIC_DAT_ANT PLC Ö CN
IDPRGANT CN Ö PLC
Informazioni generiche Segnali di Scambio Direzione
Segnali generici per lo scambio di dati GENERAL[i]
CN
Ù PLC
Lunghezza del piano di lavoro della macchina LPL CN Ö PLC
1.4 Segnali di Centro
Alla classe dei Segnali di Centro appartengono tutti i segnali di scambio relativi alle funzioni del
centro di lavoro del controllo numerico.
NOTA A meno che non sia esplicitamente riportato si considera l'indice i come indice del
centro di lavoro mentre j come operando dell'istruzione corrispondente al segnale.
Descrizione Segnale Direzione
Abilitazione dell’interpretazione di un loop di programma ABINT[i] PLC Ö CN
Interruzione del comando inviato agli inverter ABINV[i] PLC Ö CN
Attributi dello start ATTR_ST[i] CN Ö PLC
Assi posizionati AXPOS[i] CN Ö PLC
Segnalazione stato di Break BREAK[i] CN Ö PLC
Abilitazione dell’invio di comandi agli inverter COMINV[i] PLC Ö CN
Richiesta di interpretazione di un loop di programma CONSPLC[i] CN Ö PLC
Dati Validi DATVAL[i] CN Ö PLC
Disabilitazione dello start del programma DSTART[i] PLC Ö CN
6
CNI - HSD S.p.A.
F-scambio.fm.mif.fm (07-10-08)
Page 15
1 Segnali di Scambio
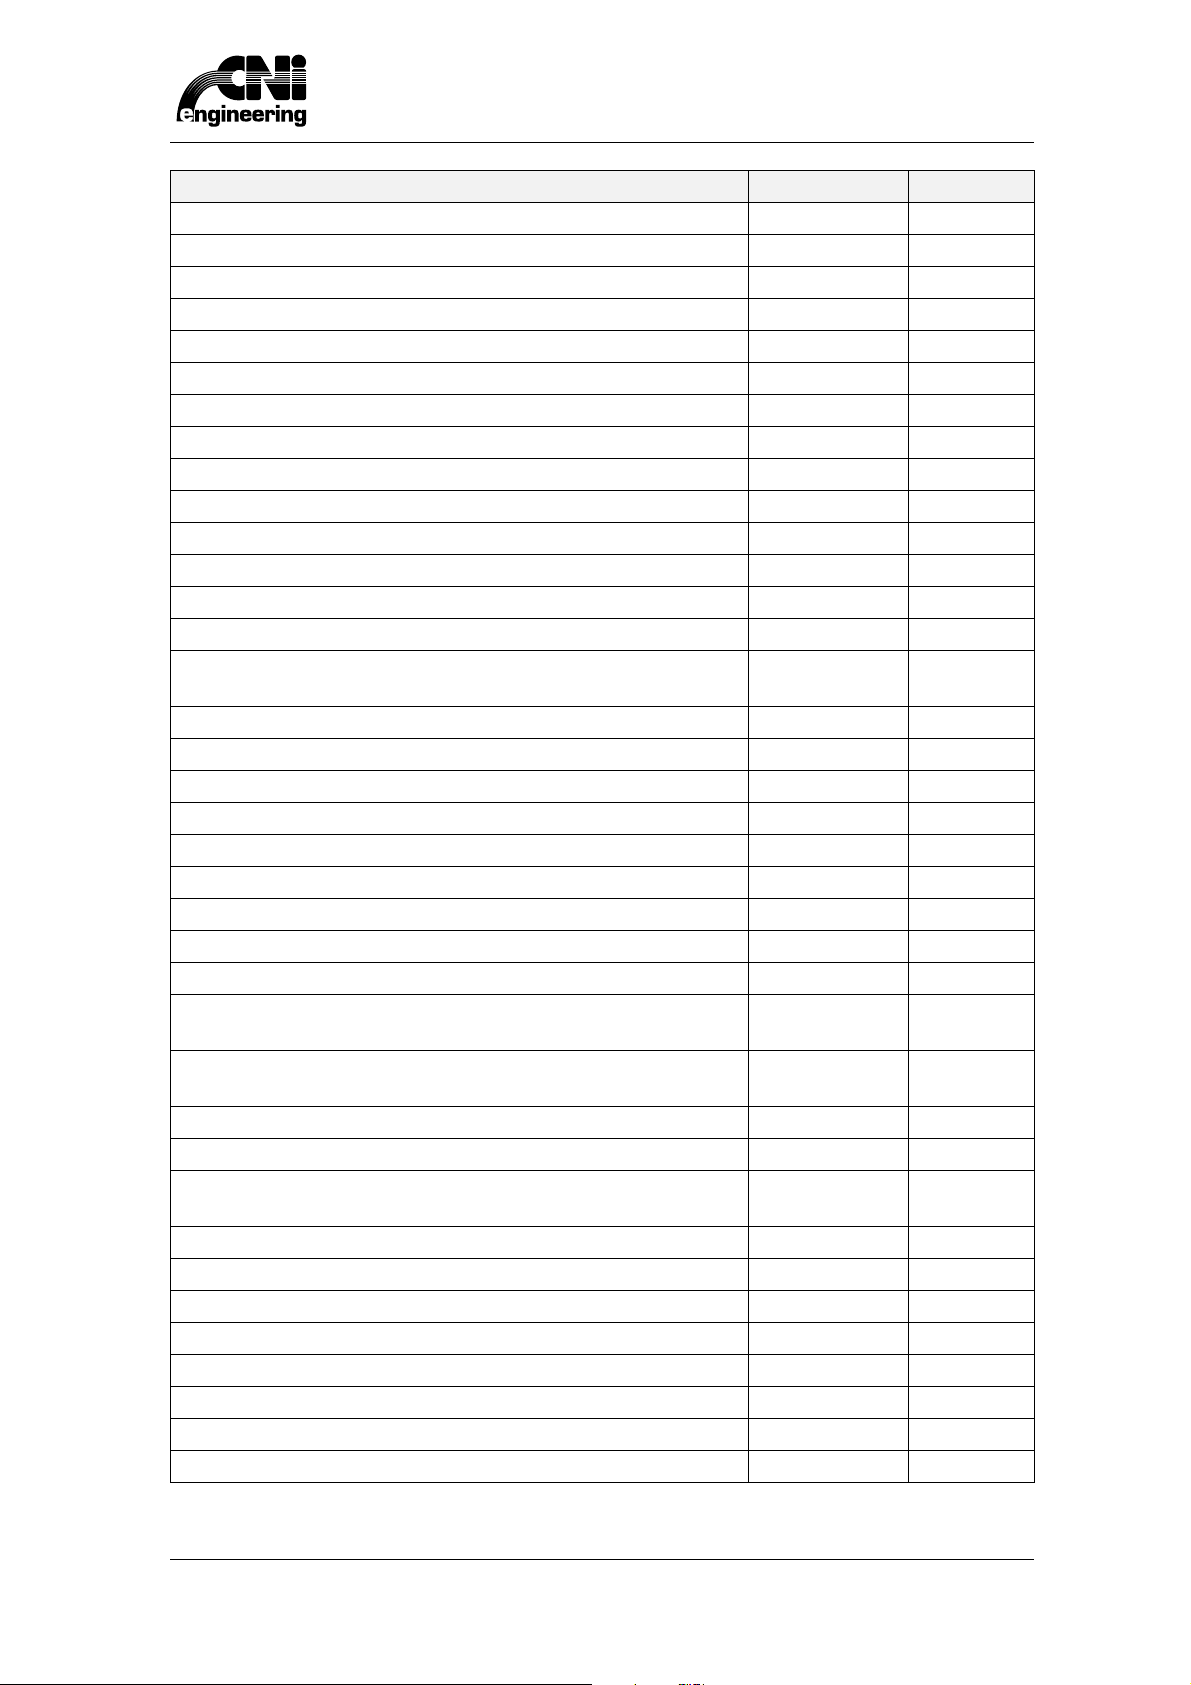
Descrizione Segnale Direzione
Forzatura fine esecuzione del programma EME_CEN[i] PLC Ö CN
Notifica della vita utensile terminata EXAUST[i] CN Ö PLC
Numero di configurazione della testa assegnata nel programma HC[i] CN Ö PLC
ID riga di distinta in esecuzione ID_START[i] CN Ö PLC
ID del programma in start IDPRG[i] CN Ö PLC
Notifica di sospensione dell’interpretazione del programma INHOLD[i] CN Ö PLC
Segnalazione di interpretazione di un programma INT_BUSY[i] CN Ö PLC
Segnalazione di errore di interpretazione di un programma INT_ERR[i] CN Ö PLC
Connessione dinamica inverter-mandrino INV[i,,j] PLC Ö CN
Segnalazione di errore nel comando inviato ad un inverter INVERR[i] CN Ö PLC
Notifica della fine esecuzione del pilotaggio dell’inverter INVES[i] CN Ö PLC
Invio di dati dal programma: istruzione KA KA[i] CN Ö PLC
Cambio utensile da PLC: disattrezzaggio del mandrino KB2[i] PLC Ö CN
Cambio utensile da PLC: attrezzaggio del mandrino KB3[i] PLC Ö CN
Cambio utensile da PLC: disattrezzaggio del mandrino j
prenotato
Cambio utensile da PLC: attrezzaggio del mandrino j prenotato KB3_PND[i,,j] CN Ö PLC
Errore nel Cambio utensile da PLC KB_KO[i] CN Ö PLC
Cambio utensile da PLC eseguito correttamente KB_OK[i] CN Ö PLC
Invio di dati dal programma: istruzione KE KE[i] CN Ö PLC
Dimensione in X del pezzo da lavorare LX[i] CN Ö PLC
Dimensione in Y del pezzo da lavorare LY[i] CN Ö PLC
Dimensione in Z del pezzo da lavorare LZ[i] CN Ö PLC
Invio di dati dal programma: istruzione M M[i] CN Ö PLC
Modalità della logica STROBE/PAESE MODO[i] PLC Ö CN
Numero del mandrino su cui effettuare il cambio utensile da
PLC
Invio di dati dal programma: modalità di correzione raggio
utensile
Invio di dati dal programma: modalità di posizionamento MODOINT[i] CN Ö PLC
Consenso alla ripresa dell’interpretazione del programma NOHOLD[i] PLC Ö CN
Invio di dati dal programma: numero del passo in esecuzione
del programma principale
Origine selezionata per l’esecuzione del programma OREX[i] CN Ö PLC
Assegnazione dell’origine per l’esecuzione del programma ORIG[i] PLC Ö CN
Assegnazione degli attributi dell’origine del programma ORIG_ATT[i] PLC Ö CN
Velocità dell’inverter al di fuori della fascia di controllo OUT_RANGE[i] CN Ö PLC
Passo eseguito PAESE[i] PLC Ö CN
Programma in corso di esecuzione PIC[i] CN Ö PLC
Invio di dati dal programma: nuovo programma in esecuzione PRNEW[i] CN Ö PLC
Quota X del passo futuro in zona critica QUOX_FUT[i] CN Ö PLC
KB2_PND[i,,j] CN Ö PLC
MCMBU[i] PLC Ö CN
MODOCRU[i] CN Ö PLC
NUMPAS[i] CN Ö PLC
F-scambio.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
7
Page 16
1 Segnali di Scambio
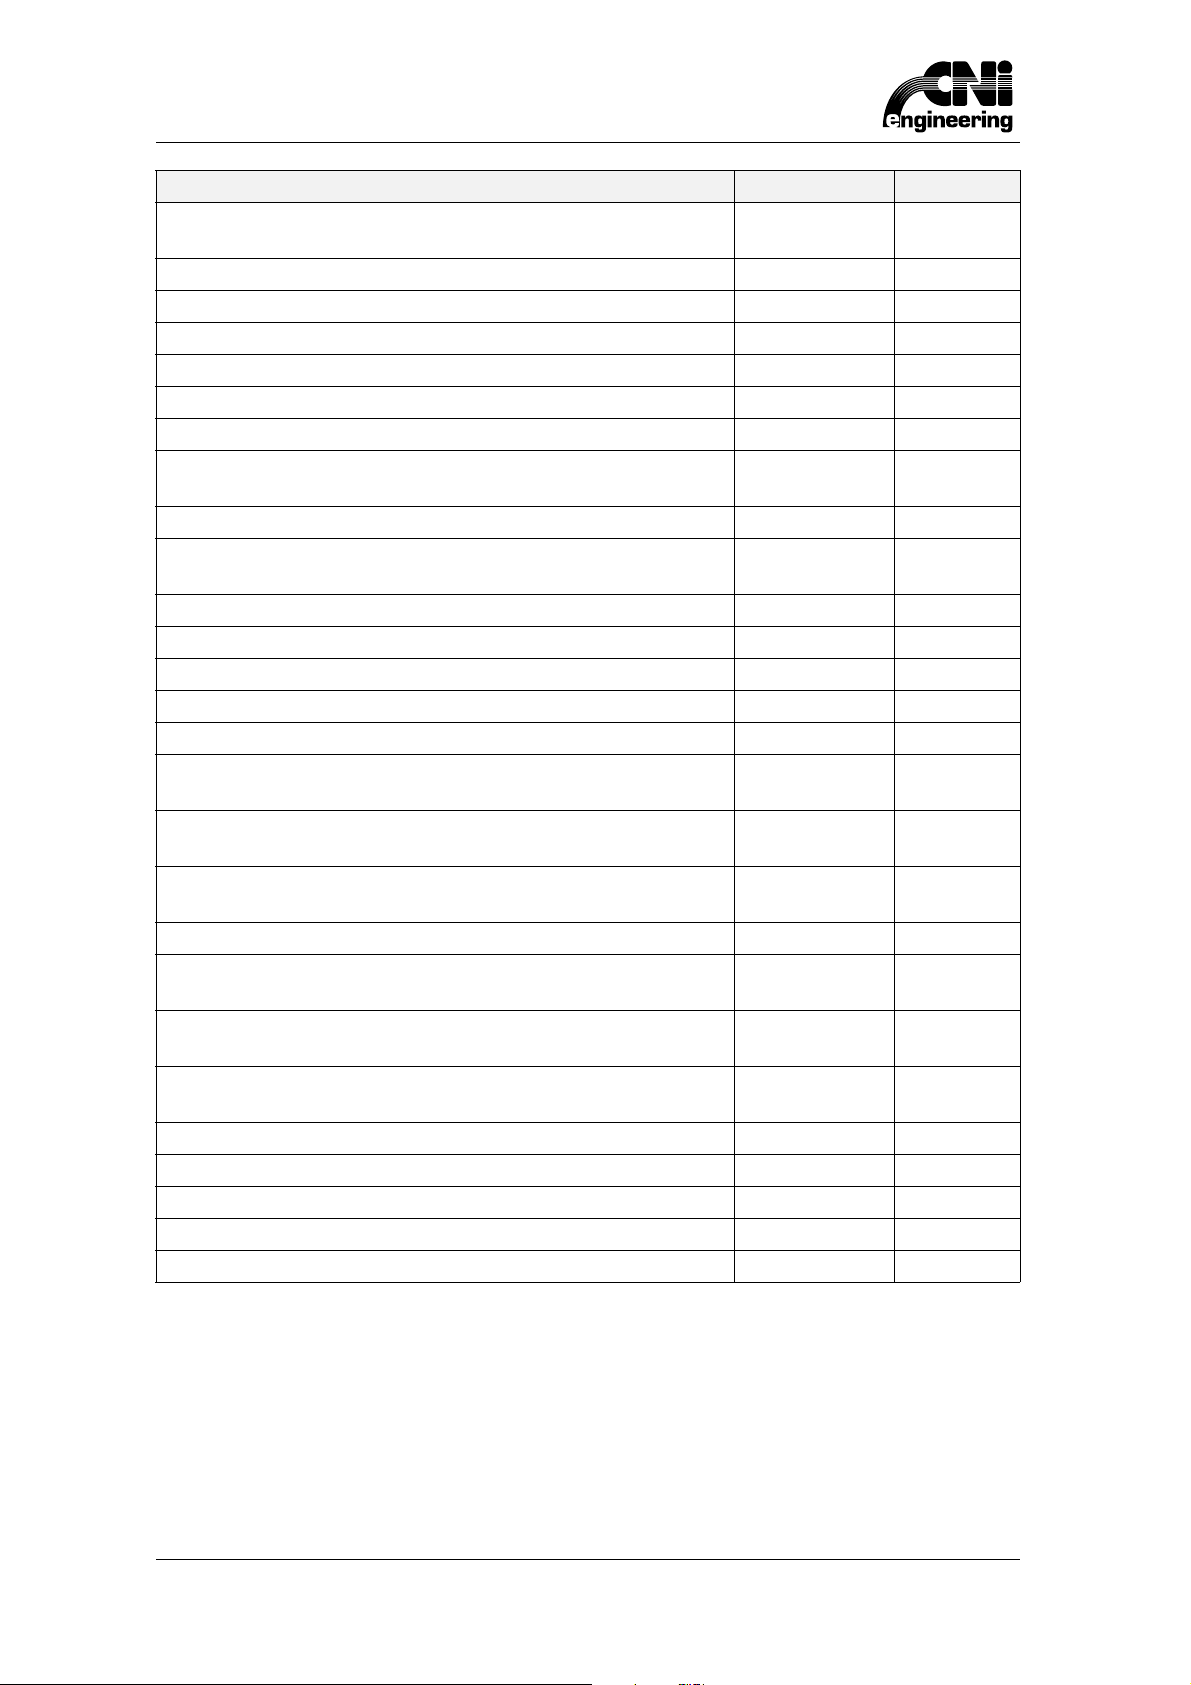
Descrizione Segnale Direzione
Invio di dati dal programma: raggio di curvatura
dell’interpolazione
Esecuzione inversa di passi di programma autoappresi RETRACE[i] CN Ö PLC
Riconoscimento fine programma RICFIN[i] PLC Ö CN
Invio di dati dal programma: velocità di rotazione utensile S[i] CN Ö PLC
Modalità di esecuzione passo-passo SEMIAUT[i] CN Ö PLC
Identificatore dello start programma START_ID[i] PLC Ö CN
Attributo STOP per il segnale COMINV[i] STOPINV[i] PLC Ö CN
Notifica di fine esecuzione del loop del programma interrotto
mediante il segnale STOPLOOP[i]
Fine interpretazione del loop del programma STOPLOOP[i] PLC Ö CN
Invio di dati dal programma: presenza di un particolare insieme
di istruzioni nel programma
Invio di dati dal programma: presenza di istruzione di tipo M STROBE_M[i] CN Ö PLC
Invio di dati dal programma: presenza di istruzione di tipo S STROBE_S[i] CN Ö PLC
Invio di dati dal programma: presenza di istruzione di tipo T STROBE_T[i] CN Ö PLC
Invio di dati dal programma: presenza di istruzione di tipo TH STROBE_TH[i] CN Ö PLC
Invio di dati dal programma: presenza di istruzione di tipo TP STROBE_TP[i] CN Ö PLC
Invio di dati dal programma: presenza di istruzione di tipo TS
(obsoleta)
Invio di dati dal programma: presenza di istruzioni di tipo WBT,
WBY, WW, WL, WF
Invio di dati dal programma: notifica dell’esecuzione
dell’istruzione T
Notifica di fine loop/programma TGL_PRG[i] CN Ö PLC
Invio di dati dal programma: notifica dell’esecuzione
dell’istruzione TH
Invio di dati dal programma: notifica dell’esecuzione
dell’istruzione TP
Invio di dati dal programma: notifica dell’esecuzione
dell’istruzione TS (obsoleta)
Segnali XCAMMA1[i] e XCAMMA2[i] validi XCAMMA[i] CN Ö PLC
Gestione prima camma elettronica passo futuro XCAMMA1[i] CN Ö PLC
Gestione seconda camma elettronica passo futuro XCAMMA2[i] CN Ö PLC
Selezione prima camma elettronica per quota futura XCAM13[i] PLC Ö CN
Selezione seconda camma elettronica per quota futura XCAM24[i] PLC Ö CN
RAGGIO[i] CN Ö PLC
STOPLES[i] CN Ö PLC
STROBE[i] CN Ö PLC
STROBE_TS[i] CN Ö PLC
STROBE_WPL
CN Ö PLC
C[i]
T[i, j] CN Ö PLC
TH[i, j] CN Ö PLC
TP[i, j] CN Ö PLC
TS[i, j] CN Ö PLC
8
CNI - HSD S.p.A.
F-scambio.fm.mif.fm (07-10-08)
Page 17
1 Segnali di Scambio
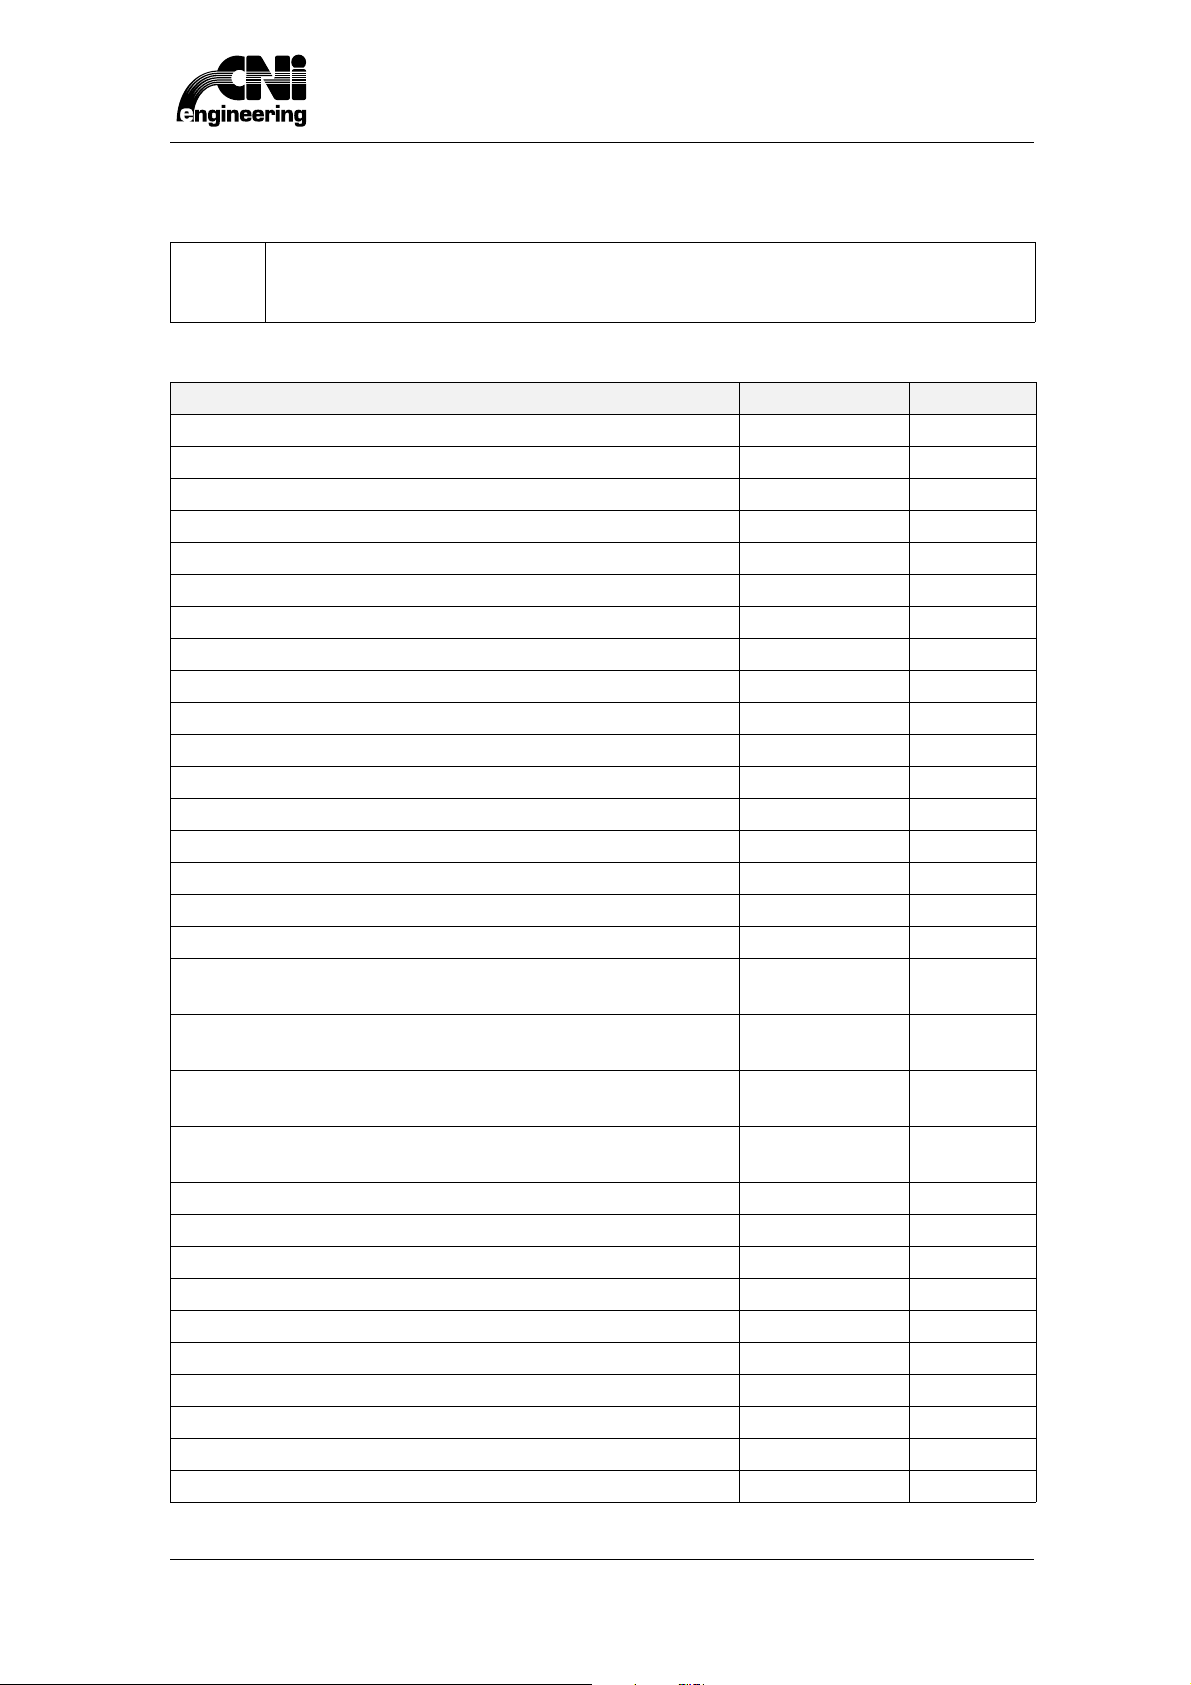
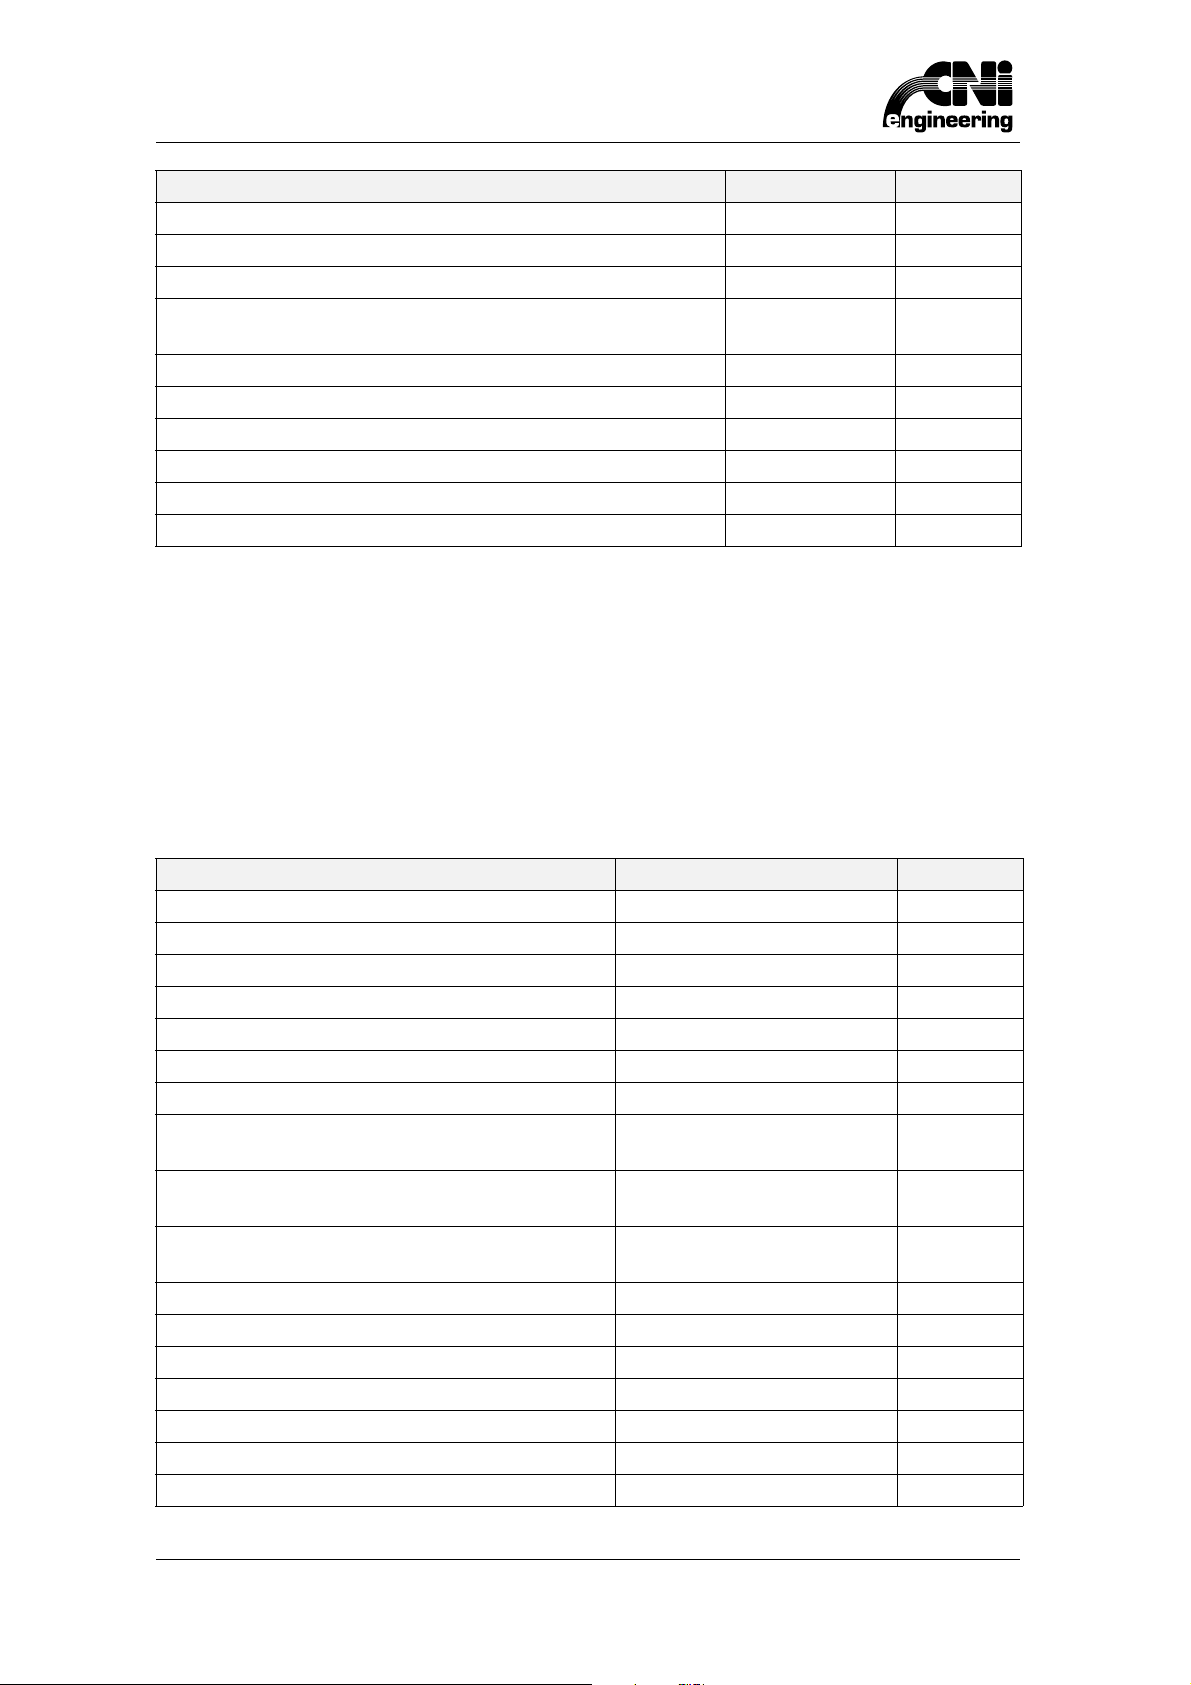
1.5 Segnali per Asse
.
NOTA A meno che non sia esplicitamente riportato si considera l'indice i come l'indice
corrispondente al numero interno asse. L'indice i può assumere i valori compresi fra 0
ed N-1 dove N è il numero degli assi della macchina.
Descrizione Segnale Direzione
Abilitazione al controllo dell’azionamento ABIAX[i] CN Ö PLC
Termine anticipato del passo di tastatura quotato ABOTAST[i] PLC Ö CN
Asse comandato ASSCOM[i] CN Ö PLC
Asse in movimento ASSMOT[i] CN Ö PLC
Asse comandato in azzeramento automatico AXAZZ[i] CN Ö PLC
Asse comandato in jog AXJOG[i] CN Ö PLC
Asse comandato in MDI AXMDI[i] CN Ö PLC
Disabilitazione all’azzeramento AZZ[i] PLC Ö CN
Azzeramento automatico eseguito AZZES[i] CN Ö PLC
Abilitazione dell’azionamento al controllo dell’asse AZZOK[i] PLC Ö CN
Stato della camma elettronica j CAMMA[i,j] CN Ö PLC
Correttore da PLC CORG118[i] PLC Ö CN
Comunicazione del displacement di un asse CORR[i] CN Ö PLC
Correzione dinamica dell’asse CORREZ[i] PLC Ö CN
Disabilitazione del tastatore in un passo di tastatura quotata DISTAST[i] PLC Ö CN
Stato dell’azionamento digitale DRIVEOK[i] CN Ö PLC
Procedura di ritorno sul profilo terminata ENDRCV[i] CN Ö PLC
Matrice delle velocità nominali nei raggruppamenti di assi
movimentati in G0
Matrice delle velocità attuali nei raggruppamenti di assi
movimentati in G0
Matrice delle velocità programmate nei raggruppamenti di assi
in interpolazione
Matrice delle velocità attuali nei raggruppamenti di assi in
interpolazione
Sospensione di posizionamenti programmati HLD_AXPR[i] PLC Ö CN
Sospensione del movimento dell’asse HOLDAX[i] PLC Ö CN
Movimento manuale verso quote decrescenti MENO[i] PLC Ö CN
Percentuale di override per movimenti indipendenti OVERIND[i] PLC Ö CN
Percentuale di override per movimenti interpolati OVERINT[i] PLC Ö CN
Percentuale di override per singolo asse OVERR[i] PLC Ö CN
Movimento manuale verso quote crescenti PIU[i] PLC Ö CN
Inizio procedure di ritorno sul profilo RECOVER[i] PLC Ö CN
Reset correzione istantanea RST_COR[i] PLC Ö CN
Selezione della velocità di jog da PLC SELVEL[i] PLC Ö CN
FEEDG0_N[i,j] CN Ö PLC
FEEDG0_R[i,j] CN Ö PLC
FEEDG1_N[i,j] CN Ö PLC
FEEDG1_R[i,j] CN Ö PLC
F-scambio.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
9
Page 18
1 Segnali di Scambio
Descrizione Segnale Direzione
Attivazione potenza azionamenti digitali SERVOON[i] PLC Ö CN
Stato dell’asse STATAX[i] CN Ö PLC
Stop del movimento dell’asse da PLC STOPAX[i] PLC Ö CN
Memorizzazione delle quote obiettivo del passo di
TARGET[i] CN Ö PLC
posizionamento bloccato mediante il segnale HLD_AXPR[i]
Forzatura terminazione passo TERMPAS[i] PLC Ö CN
Selezione del collegamento all’asse volantino VOLAX[i] PLC Ö CN
Codice di allarme dell’azionamento digitale YAS_ALM[i] CN Ö PLC
Stato di I/O dell’azionamento digitale YAS_I_O[i] CN Ö PLC
Stato dell’azionamento digitale YAS_STS[i] CN Ö PLC
Valore istantaneo della coppia dell’azionamento digitale YAS_TRQ[i] CN Ö PLC
1.6 Segnali di Comando
Questo gruppo di segnali è stato introdotto allo scopo di di gestire, tramite il PLC, molte attività di
macchina che di solito sono di pertinenza del CN.
Con l'introduzione di questi segnali è possibile, ad esempio, rendere disponibile a bordo macchina
(tramite selettori collegati a moduli di I/O) la selezione dello stato macchina, l'esecuzione di
movimenti di posizionamento simultaneo di assi, la calibrazione di un dato asse, l'esecuzione di
particolari cicli fissi ecc.
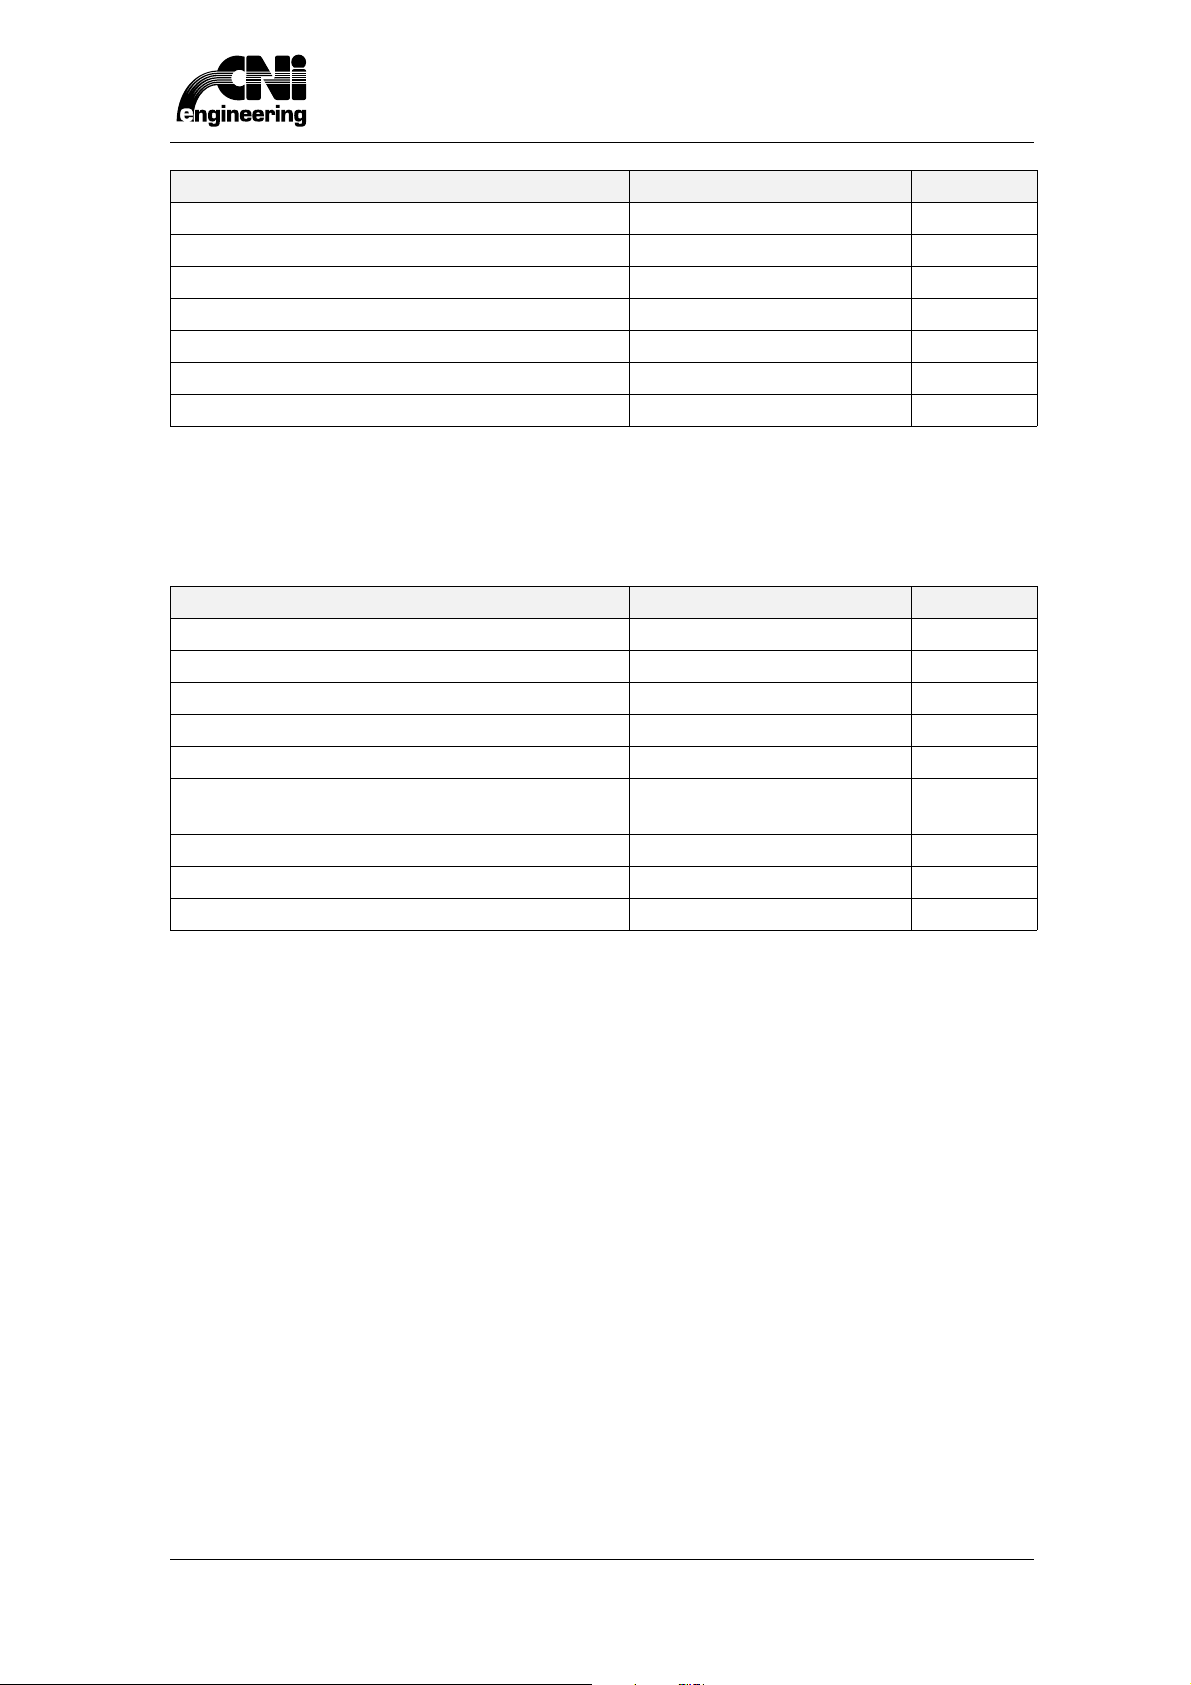
L'elenco dei Segnali Comando disponibili è il seguente.
Descrizione Segnale Direzione
Quota obiettivo QUOTA[i] PLC Ö CN
Valore della quota tastata QUOTAS[i] CN Ö PLC
Velocità di posizionamento VEL[i] PLC Ö CN
Accelerazione per il posizionamento ACCEL[i] PLC Ö CN
Range per posizionamenti anticipati ANT[i] PLC Ö CN
Attributi del movimento assi FLAGS[i] PLC Ö CN
Configurazione di raggruppamenti DEFGR0[i,j] ... DEFGR15[i,j] PLC Ö CN
Comando di START di un gruppo di
START_GRU[i] PLC Ö CN
posizionamenti
Riconoscimento del comando di start di un
ACK_GRU[i] CN Ö PLC
gruppo di posizionamenti
Comando di STOP di un gruppo di
STOP_GRU[i] PLC Ö CN
posizionamenti
Movimentazione da PLC non eseguita NOMOV[i] CN Ö PLC
Richiesta al CN di esecuzione di un comando RIC_OP PLC Ö CN
Rsisposta del CN al segnale RIC_OP ACK_OP CN Ö PLC
Errore nellesecuzione di un comando ERR_OP CN Ö PLC
Codice comando da inviare al CN COD_OP PLC Ö CN
Dati opzionali dei comandi inviati al CN DATA_OP[i] PLC Ö CN
Invio di un comando al PLC RIC_CMD CN Ö PLC
10
CNI - HSD S.p.A.
F-scambio.fm.mif.fm (07-10-08)
Page 19
1 Segnali di Scambio
Descrizione Segnale Direzione
Riconoscimento del comando inviato dal CN ACK_CMD PLC Ö CN
Errore nella richiesta associata a COD_CMD ERR_CMD PLC Ö CN
Codice comando da inviare al PLC COD_CMD CN Ö PLC
Dati opzionali del comando inviato dal CN DATA_CMD[i] CN Ö PLC
Esecuzione di un ciclo fisso comandata da PLC STPLC PLC Ö CN
Numero del centro per il segnale STPLC NCSTPLC PLC Ö CN
% di coppia di per un asse mechatrolink COPPIA[i] PLC Ö CN
1.7 Segnali Distinta
Questa classe di Segnali di Scambio contiene tutti quei segnali relativi alla gestione della distinta
di lavoro.
Descrizione Segnale Direzione
Valore corrente del contapezzi CNTPZ CN Ö PLC
Segnalazione di distinta terminata END_DSTN CN Ö PLC
Segnalazione di riga di distinta eseguita END_RIGA CN Ö PLC
Gestione distinta da PLC EXEPLC PLC Ö CN
ID riga distinta pronta per l’esecuzione ID_RIGA PLC Ö CN
Inserimento linee di distinta / esecuzione
programma singolo
Numero riga di Distinta in esecuzione NRIGA CN Ö PLC
Valore del preset PRESET CN Ö PLC
Identificatore start programma sul centro i START_ID[i] PLC Ö CN
INS_RIGA CN Ö PLC
1.8 Segnali Dedicati
1.8.1 Classificazione dei Segnali Dedicati
I Segnali di Scambio “dedicati” sono segnali che svolgono funzioni utilizzate da particolari
applicazioni del CN.
In base alle loro funzioni, i segnali sono stati suddivisi nel seguente modo:
segnali relativi all’azzeramento degli assi
segnali relativi agli inverter
segnali relativi alla gestione dei magazzini utensili
segnali relativi alla Interferenze tra teste
segnali relativi agli Assi Car
segnali relativi alle Camme Elettroniche
segnali relativi agli Assi Volantino
segnali relativi al colloquio fra PLC e programmi applicativi non standard
segnali relativi ad applicazioni Particolari
segnali relativi alla correzione dinamica dell’usura utensile
segnali relativi alla gestione della collisione fra teste e zone protette
F-scambio.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
11
Page 20
1 Segnali di Scambio
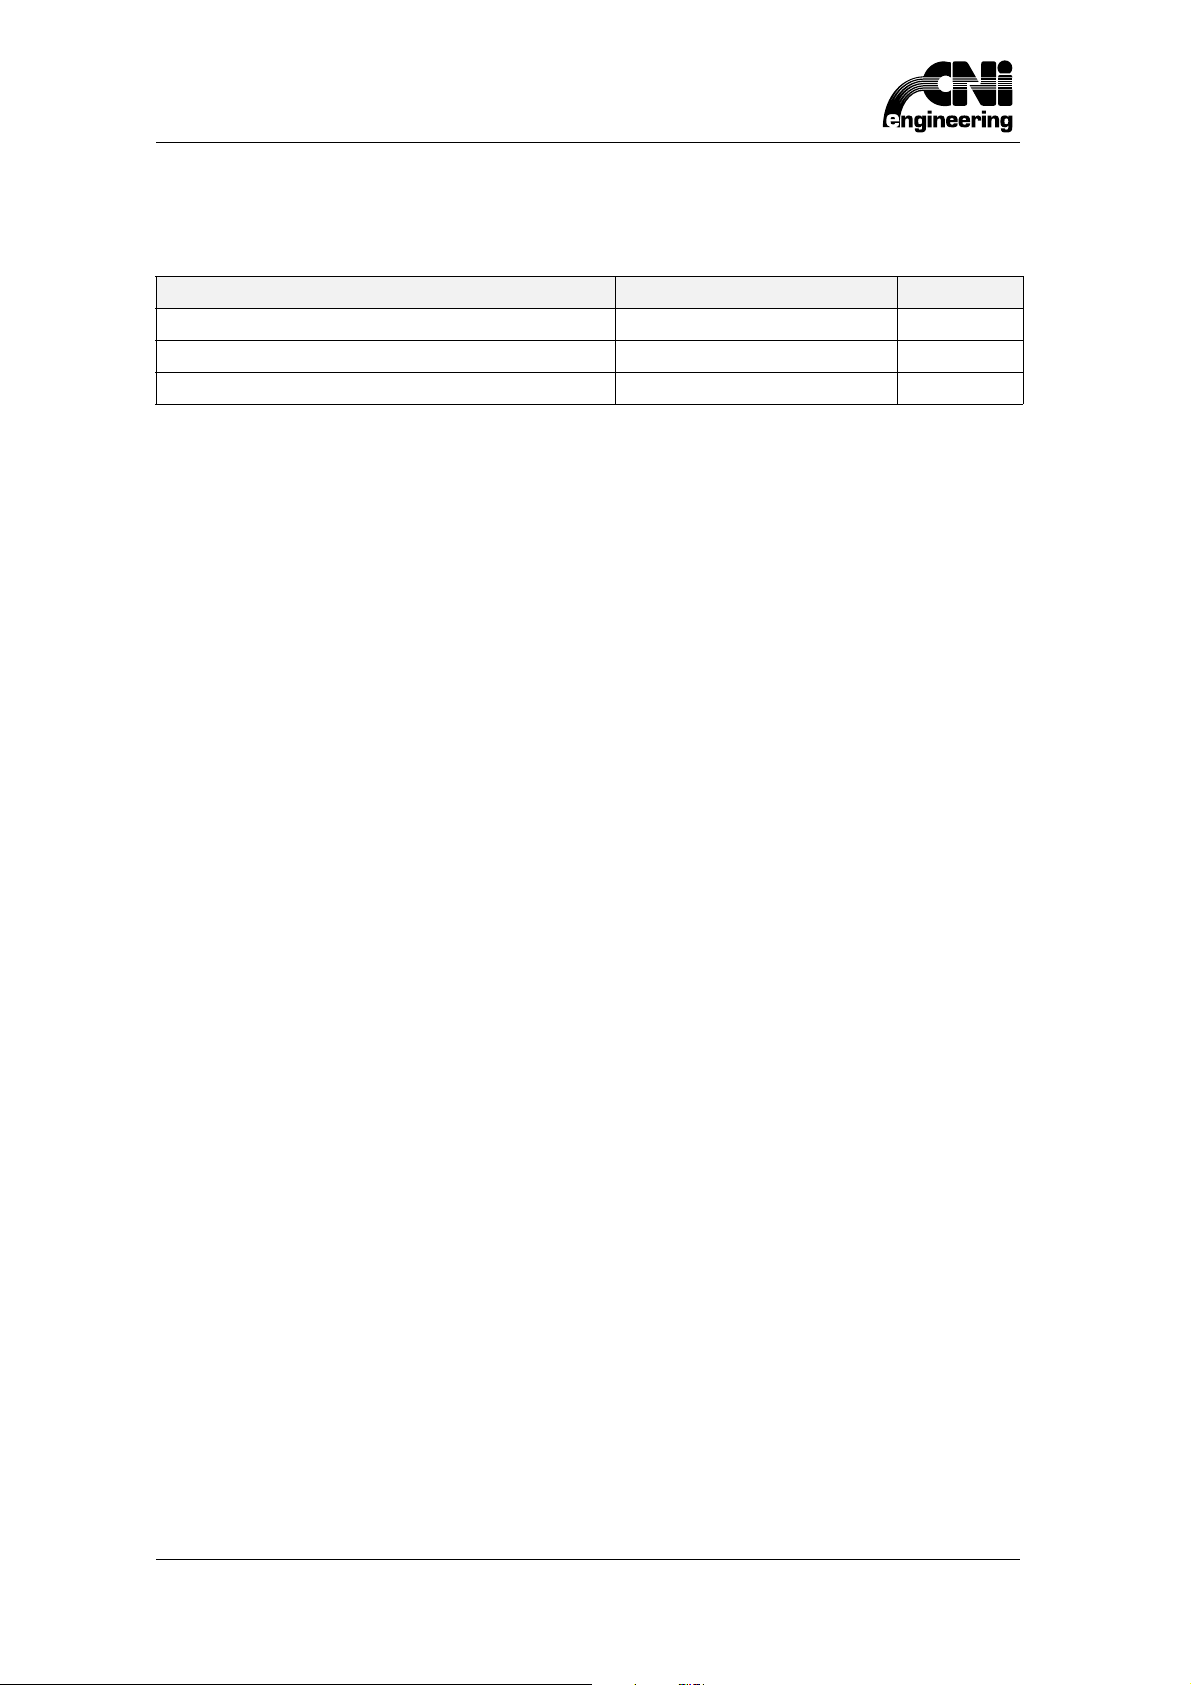
1.8.2 Segnali per l’azzeramento degli assi
Questi segnali consentono al PLC di comandare la sequenza di azzeramento degli assi.
Descrizione Segnale Direzione
Start di azzeramento RANK ST_RANK PLC Ö CN
RANK pronto per l’azzeramento ACK_RANK CN Ö PLC
Numero del RANK in fase di azzeramento RANK CN Ö PLC
12
CNI - HSD S.p.A.
F-scambio.fm.mif.fm (07-10-08)
Page 21
1 Segnali di Scambio
1.8.3 Segnali relativi agli Inverter
I segnali relativi agli inverter sono elencati di seguito.
Descrizione Segnale Direzione
Invio/richiesta di un un parametro al CN CINV PLC Ö CN
Codice del comando inviato mediante il comando CINV CINVCD PLC Ö CN
Esito dell’esecuzione del comando inviato mediante il
comando CINV
FIne dell’esecuzione del comando inviato mediante il
comando CINV
Numero dell’inverter relativo al comando inviato mediante il
comando CINV
Codice operazione sull’inverter i CODINV[i] PLC Ö CN
Codice del parametro da inviare all’inverter i CPARINV[i] PLC Ö CN
Valore del parametro da inviare all’inverter i DATOINV[i] PLC Ö CN
Rampa di accelerazione dell’inverter i DECINV[i] PLC Ö CN
Esito del download/upload dei parametri dell’inverter ICERINV PLC Ö CN
Comando di download dei parametri dell’inverter IDWINV CN Ö PLC
Notifica dell’esecuzione del download/upload dei parametri
dell’inverter
Numero dell’inverter per il download/upload dei parametri ININV CN Ö PLC
Indice del parametro inverter numero i IPARINV[i] PLC Ö CN
Comando di upload dei parametri dell’inverter IUPINV CN Ö PLC
Lunghezza in byte del parametro inverter numero i LPARINV[i] PLC Ö CN
Interruzione del comando inviato all’inverter i NABINV[i] PLC Ö CN
Invio di comandi all’inverter i NCOMINV[i] PLC Ö CN
Segnalazione di errore nel comando inviato all’inverter NINVERR[i] CN Ö PLC
Notifica della fine esecuzione del pilotaggio dell’inverter NINVES[i] CN Ö PLC
Velocità dell’inverter i fuori range NOUT_RA[i] CN Ö PLC
Codice del parametro richiesto all’inverter i OCPARINV[i] CN Ö PLC
Valore del parametro richiesto all’inverter i ODATOINV[i] CN Ö PLC
Notifica dello stato di overspeed dell’inverter OVERSPD[i] CN Ö PLC
Rampa di accelerazione dell’inverter i RACINV[i] PLC Ö CN
Velocità dell’inverter i VELINV[i] PLC Ö CN
CINVER CN Ö PLC
CINVES CN Ö PLC
CINVNI PLC Ö CN
IESINV PLC Ö CN
1.8.4 Segnali relativi alla Gestione dei Magazzini utensili
I segnali relativi alla gestione dei magazzini utensili sono elencati di seguito:
Descrizione Segnale Direzione
Cambio utensile da PLC: disattrezzaggio del mandrino (*) KB2[i] PLC Ö CN
Cambio utensile da PLC: attrezzaggio del mandrino (*) KB3[i] PLC Ö CN
Cambio utensile da PLC: disattrezzaggio del mandrino j
prenotato (*)
F-scambio.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
KB2_PND[i,,j] CN Ö PLC
13
Page 22
1 Segnali di Scambio
Descrizione Segnale Direzione
Cambio utensile da PLC: attrezzaggio del mandrino j
KB3_PND[i,,j] CN Ö PLC
prenotato (*)
Errore nel Cambio utensile da PLC (*) KB_KO[i] CN Ö PLC
Cambio utensile da PLC eseguito correttamente (*) KB_OK[i] CN Ö PLC
Numero del mandrino su cui effettuare il cambio utensile da
MCMBU[i] PLC Ö CN
PLC (*)
Richiesta di aggiornamento dei dati relativi al magazzino COMMAND[i] CN Ö PLC
Dati del segnale COMMAND[i] significativi STROBE_COM[i] CN Ö PLC
I segnali contrassegnati dal simbolo (*) sono segnali di centro.
1.8.5 Segnali relativi agli Assi Car
Questi segnali sono riportati nella tabella seguente:
Descrizione Segnale Direzione
Comando di START per una “coincidenza” START_CAR[i] PLC Ö CN
“Coincidenza” riconosciuta ACK_CAR[i] CN Ö PLC
Comando di STOP per una “coincidenza” STOP_CAR[i] PLC Ö CN
1.8.6 Segnali relativi alle Camme Elettroniche
Questi segnali sono riportati nella tabella seguente:
Descrizione Segnale Direzione
Stato della camma elettronica j (**) CAMMA[i,j] CN Ö PLC
Segnali XCAMMA1[i] e XCAMMA2[i] validi (*) XCAMMA[i] CN Ö PLC
Gestione prima camma elettronica passo futuro (*) XCAMMA1[i] CN Ö PLC
Gestione seconda camma elettronica passo futuro (*) XCAMMA2[i] CN Ö PLC
Selezione prima camma elettronica per quota futura (*) XCAM13[i] PLC Ö CN
Selezione seconda camma elettronica per quota futura (*) XCAM24[i] PLC Ö CN
I segnali contrassegnati dal simbolo (**) sono segnali di asse.
I segnali contrassegnati dal simbolo (*) sono segnali di centro.
1.8.7 Segnali relativi agli Assi Volantino
Un asse “volantino” è un asse virtuale costituito da una manovella o volantino la cui rotazione
comanda il movimento di un asse reale della macchina.
Per definire un asse volantino è necessario porre a 1 il dato :
DATI TECNICI - TABELLE - MACCHINA - ASSI - Selezione Asse Volantino
Per comandare il movimento di un asse reale della macchina mediante un volantino è necessario
abilitare tale asse ponendo a 1 il dato:
DATI TECNICI - TABELLE - MACCHINA - ASSI - Abilitazione gestione volantino sull’asse
14
CNI - HSD S.p.A.
F-scambio.fm.mif.fm (07-10-08)
Page 23
1 Segnali di Scambio
relativo all’asse stesso.
Possono essere abilitati più assi contemporaneamente.
Per selezionare l’asse il cui movimento è comandato dal volantino si può agire in due modi:
mediante l’interfaccia del CN, portando il cursore sulla sigla dell’asse da comandare (solo se è
attivo lo stato MANUALE)
mediante il PLC utilizzando il segnale VOLAX[i]
Ad ogni rotazione del volantino corrisponde uno spostamento dell’asse selezionato. L’entità dello
spostamento dipende dal rapporto di trasmissione dell'asse comandato dal volantino (specificato
mediante le tabelle dei dati tecnologici) e da un fattore moltiplicativo definito mediante i segnali di
scambio MVOL0 ed MVOL1
NOTA Tramite il PLC è possibile selezionare più di un asse “agganciato” al volantino e
definirne inoltre la modalità di funzionamento.
Descrizione Segnale Direzione
Primo elemento del fattore di moltiplicazione per asse volantino MVOL0 PLC Ö CN
Secondo elemento del fattore di moltiplicazione per asse volantino MVOL1 PLC Ö CN
Selezione del collegamento all’asse volantino (*) VOLAX[i] PLC Ö CN
Modalità reali/virtuali degli assi agganciati al volantino MODVOL PLC Ö CN
Modalità override degli assi agganciati al volantino MODVOL1 PLC Ö CN
1.8.8 Segnali di colloquio fra PLC e programmi applicativi non standard
Questi segnali sono utilizzati per lo scambio di informazioni fra PLC e applicazioni esterne al CN.
Descrizione Segnale Direzione
Attivazione di una applicazione in attesa su un semaforo SEMPOST PLC Ö CN
Attivazione di una applicazione in attesa sul semaforo di indice i NSEMPOS[i] PLC Ö CN
Vettore di segnali autoresettanti GENERIC CN Ö PLC
1.8.9 Segnali relativi ad Applicazioni Particolari
Tali segnali sono i seguenti:
Descrizione Segnale Direzione
Scambio dell’asse X fra due centri SWAP PLC Ö CN
Attivazione del controllo aggiuntivo delle quote obiettivo per assi Z CHECKZ PLC Ö CN
1.8.10 Segnali relativi alla correzione dinamica dell’usura utensile
Tali segnali sono i seguenti:
F-scambio.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
15
Page 24
1 Segnali di Scambio
Descrizione Segnale Direzione
Corrente massima relativa all’utensile C_MAX CN Ö PLC
Corrente massima ausiliaria relativa all’utensile C_MAX_A CN Ö PLC
Corrente massima per la visualizzazione C_MAX_V CN Ö PLC
Corrente minima relativa all’utensile C_MIN CN Ö PLC
Corrente minima ausiliaria relativa all’utensile C_MIN_A CN Ö PLC
Corrente minima per la visualizzazione C_MIN_V CN Ö PLC
Corrente a vuoto C_VUOTO CN Ö PLC
Contametri CONTAM CN Ö PLC
Corrente assorbita dal mandrino attivo CORREN PLC Ö CN
Decremento dinamico dell’usura utensile DEC_US PLC Ö CN
Disabilitazione del contametri relativo alla correzione dinamica
dell’usura di indice i
Corrente assorbita > della corrente di blocco I_BLOCCO CN Ö PLC
Corrente assorbita > della corrente massima I_MAX CN Ö PLC
Corrente assorbita < della corrente minima I_MIN CN Ö PLC
Corrente assorbita < della corrente a vuoto I_VUOTO CN Ö PLC
Iecremento dinamico dell’usura utensile INC_US PLC Ö CN
Modalità della correzione dinamica dell’usura di indice i MODUS[i] PLC Ö CN
Corrente massima per la correzione dinamica dell’usura di indice i NC_MAX[i] CN Ö PLC
Corrente massima ausiliaria per la correzione dinamica dell’usura
di indice i
Corrente massima di visualizzazione per la correzione dinamica
dell’usura di indice i
Corrente minima per la correzione dinamica dell’usura di indice i NC_MIN[i] CN Ö PLC
Corrente minima ausiliaria per la correzione dinamica dell’usura di
indice i
Corrente minima di visualizzazione per la correzione dinamica
dell’usura di indice i
Corrente a vuoto per la correzione dinamica dell’usura di indice i NC_VUOT[i] CN Ö PLC
Contametri del diametro utensile per la correzione dinamica
dell’usura di indice i
Contametri della lunghezza utensile per la correzione dinamica
dell’usura di indice i
Corrente assorbita per la correzione dinamica dell’usura di indice i NCORREN[i] PLC Ö CN
Decremento per la correzione dinamica dell’usura di indice i NDEC_US[i] PLC Ö CN
Corrente assorbita > della corrente di blocco per la correzione
dinamica dell’usura di indice i
Corrente assorbita > della corrente massima per la correzione
dinamica dell’usura di indice i
Corrente assorbita < della corrente minima per la correzione
dinamica dell’usura di indice i
Corrente assorbita < della corrente a vuoto per la correzione
dinamica dell’usura di indice i
DISCNTM[i] PLC Ö CN
NC_MAXA[i] CN Ö PLC
NC_MAXV[i] CN Ö PLC
NC_MINA[i] CN Ö PLC
NC_MINV[i] CN Ö PLC
NCONTAD[i] CN Ö PLC
NCONTAM[i] CN Ö PLC
NI_BLOC[i] CN Ö PLC
NI_MAX[i] CN Ö PLC
NI_MIN[i] CN Ö PLC
NI_VUOT[i] CN Ö PLC
16
CNI - HSD S.p.A.
F-scambio.fm.mif.fm (07-10-08)
Page 25
1 Segnali di Scambio
Descrizione Segnale Direzione
Incremento per la correzione dinamica dell’usura di indice i NINC_US[i] PLC Ö CN
Valore di incremento/decremento per la correzione dinamica
dell’usura di indice i
VARUS[i] PLC Ö CN
F-scambio.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
17
Page 26
1 Segnali di Scambio
1.8.11 Segnali relativi alla gestione della collisione fra teste e zone protette
Tali segnali sono i seguenti:
Descrizione Segnale Direzione
Attributo del segnale HOLDCLS[i] ERBCLS[i] CN Ö PLC
Notifica dell’attivazione dello stato di hold assi per probabile
ingresso di una testa in zona protetta
Reset dello stato di hold assi determinato da probabile ingresso di
una testa in zona protetta
HOLDCLS[i] CN Ö PLC
RESCLS[i] PLC Ö CN
18
CNI - HSD S.p.A.
F-scambio.fm.mif.fm (07-10-08)
Page 27
2 Logica di funzionamento per lo stato Automatico
2 Logica di funzionamento per lo stato Automatico
Scopo di questo capitolo è di illustrare le correlazioni e i sincronismi dei segnali relativi al
funzionamento della macchina nello stato Automatico.
Per semplicità, si prenderà in considerazione una macchina monocentro; l’indice di centro sarà
considerato 0 (ad esempio: ORIG[i] sarà sostituito da ORIG[0]).
2.1 Logica di START programma
Si consideri la condizione standard in cui il CN è nello stato Automatico, l’operatore ha selezionato
un programma oppure una riga di Distinta e la macchina non è in START .
Si supponga inoltre che siano verificate tutte quelle condizioni di macchina che consentono di
iniziare la produzione.
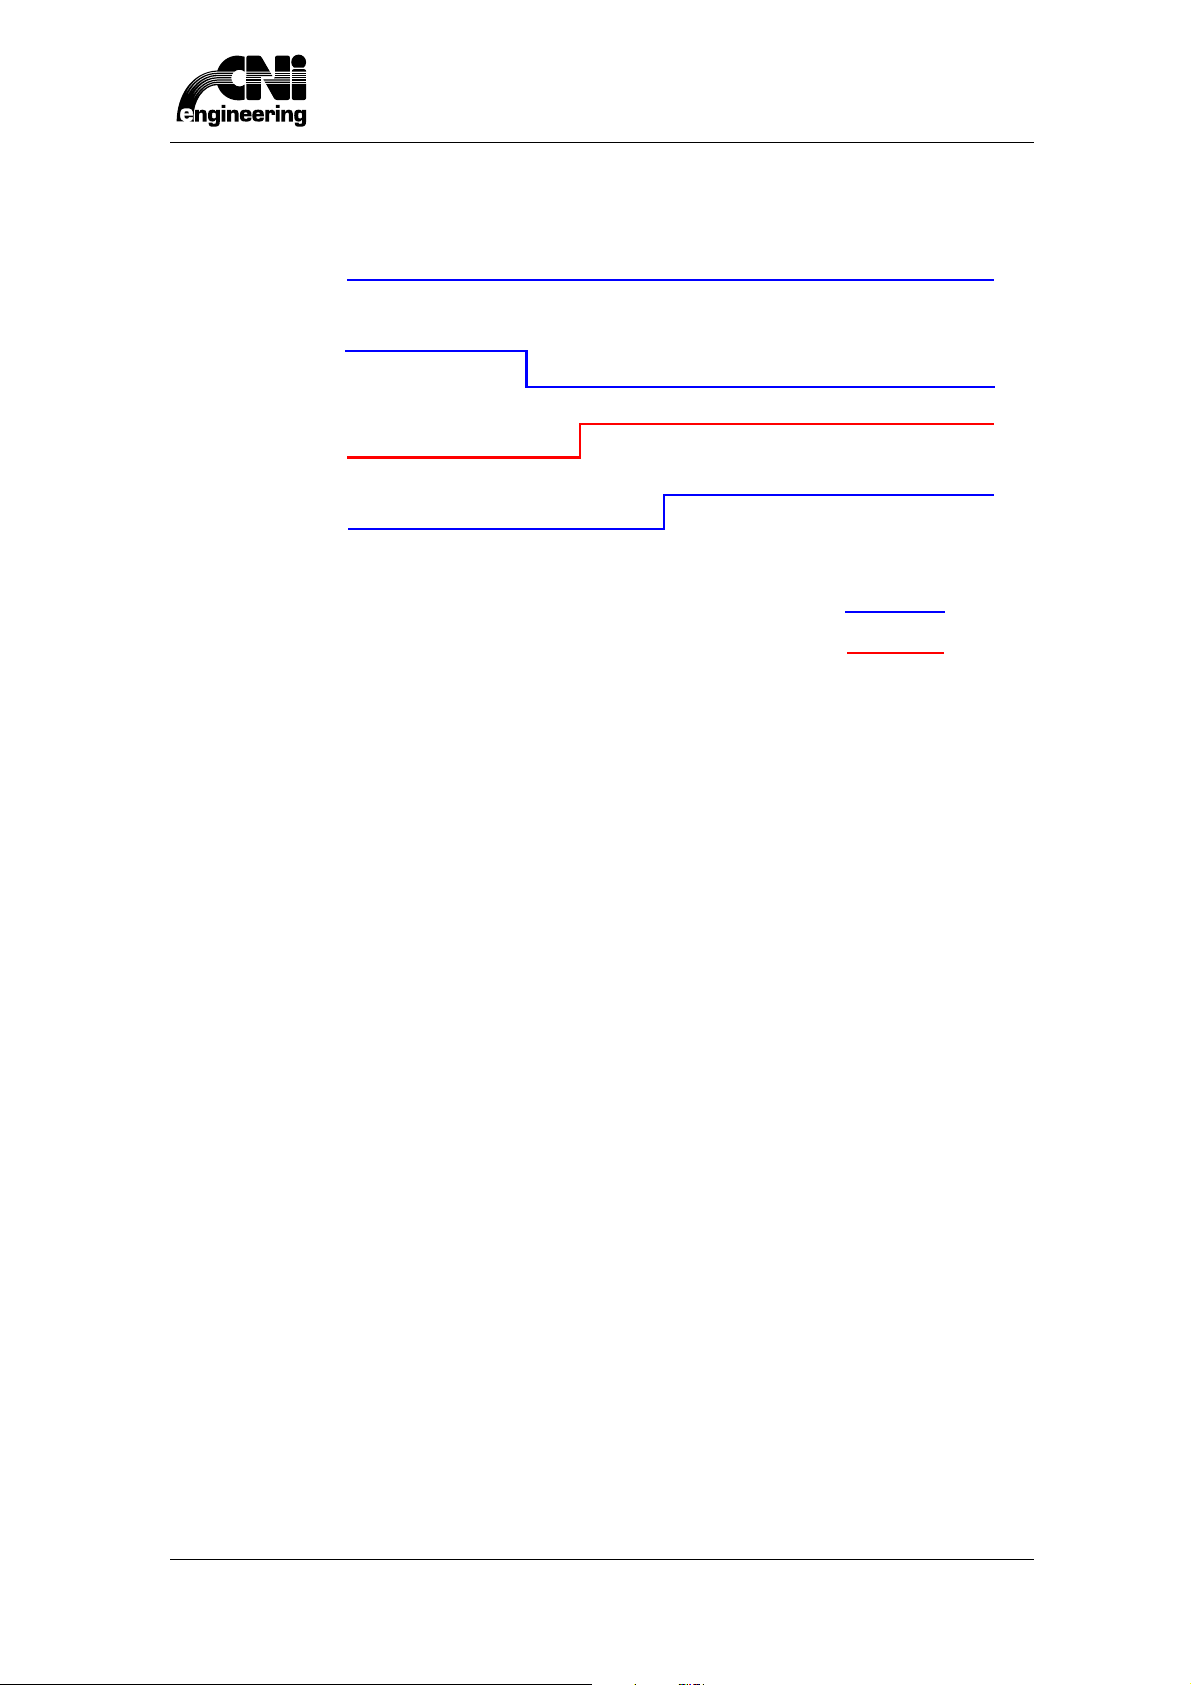
La pressione del pulsante START avvia la sequenza di eventi descritta di seguito:
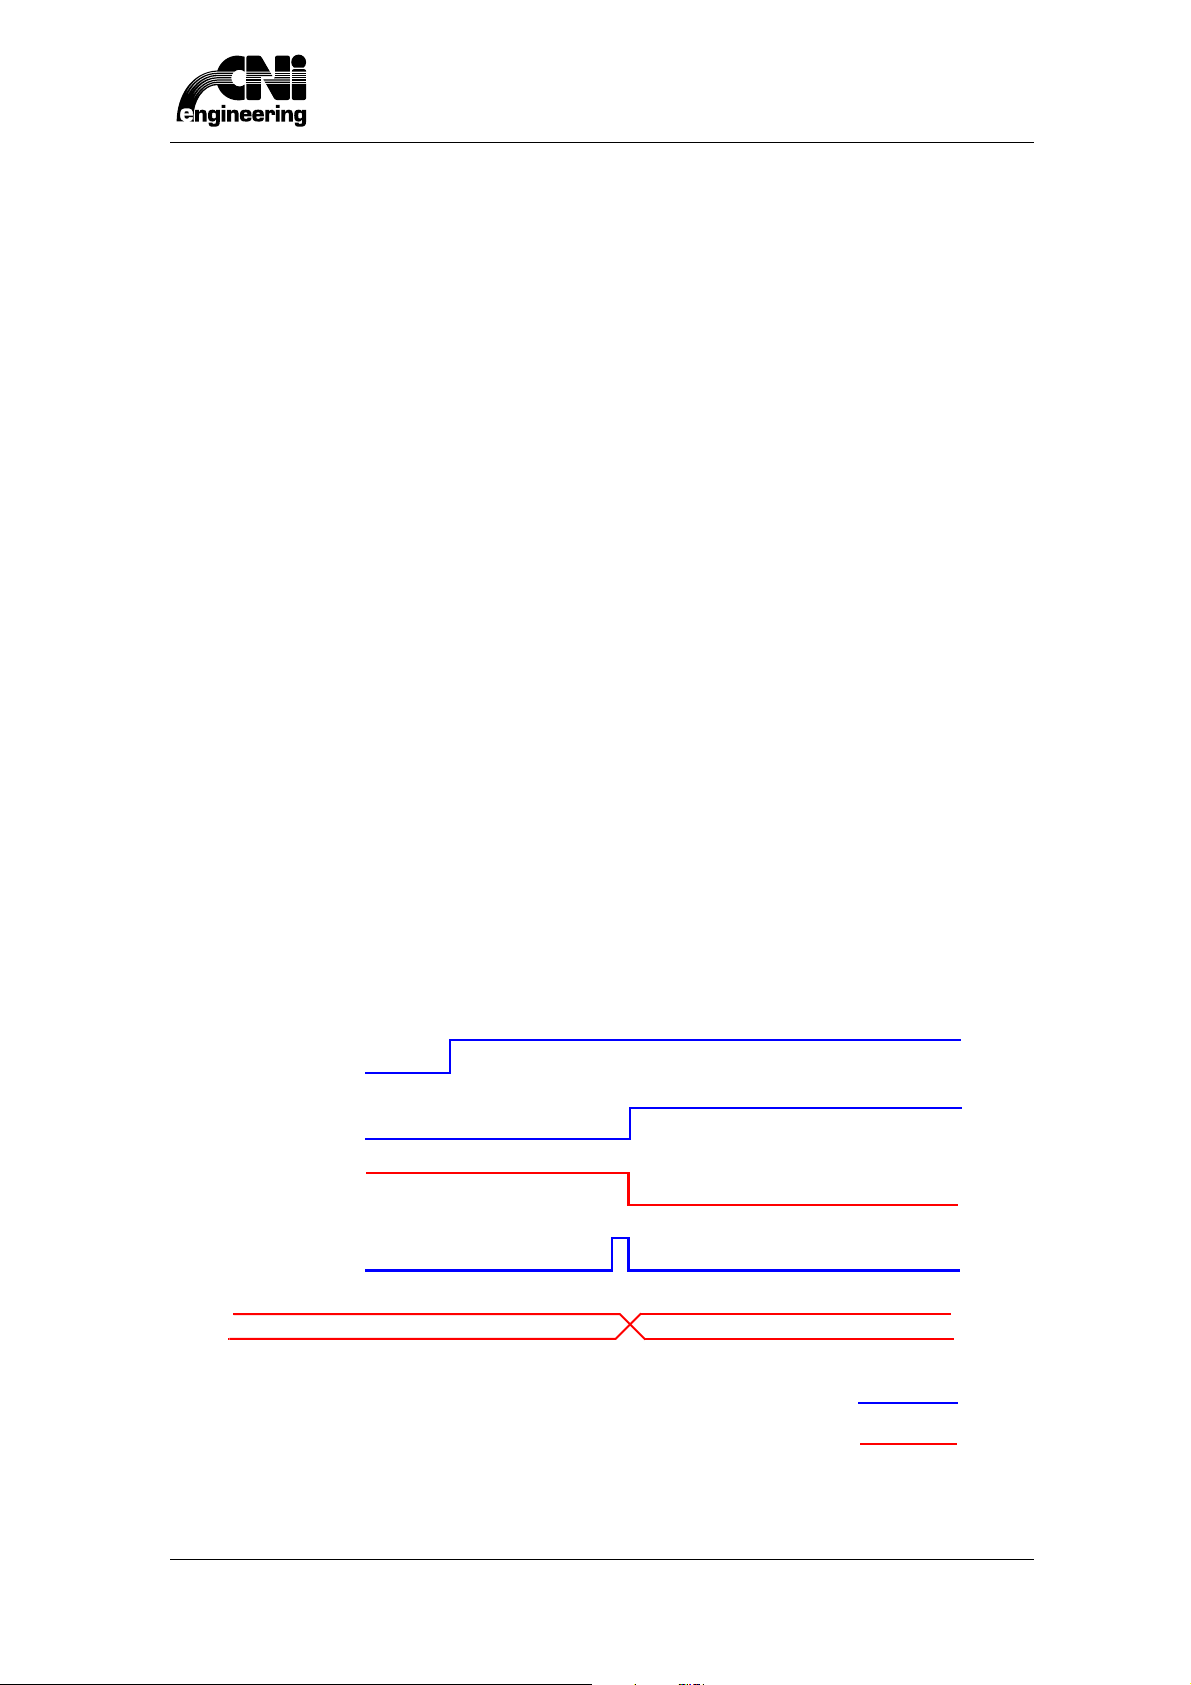
1. Nelle condizioni iniziali che precedono lo START il segnale RICFIN[0] deve essere al valore 1
2. All’atto della pressione del pulsante START o dell’invio del comando START da PLC (segnale
RIPCIC[0]) il CN porta a 1 i segnali CPE e DATVAL[0] .
Contemporaneamente il CN rende disponibili al PLC le informazioni associate a DATVAL[0] (
PRNEW[0], LX[0], LY[0], LZ[0], KA[0], KE[0], HC[0] e LPL).
3. Il CN attende l’informazione relativa all’origine sulla quale deve essere eseguito il programma.
Tale informazione è contenuta nel segnale ORIG[0] e, per eventuali specializzazioni della
lavorazione, nel segnale ORIG_ATT[0]
4. Con ORIG[0]=0 l’esecuzione del programma rimane bloccata.
Con la variazione di ORIG[0] da 0 a un qualunque valore intero il CN porta i segnali PIC[0] a 1
e DATVAL[0] a 0 .
5. A seguito della transizione del segnale PIC[0] a 1, il PLC porta i segnali RICFIN[0] e ORIG[0]
a 0 e ha inizio l’esecuzione del programma.
Figura 3 : sequenza di inizio esecuzione di un programma.
CPE
PIC[0]
RICFIN[0]
DATVAL[0]
ORIG[0]
F-logica_automatico.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
CN-PLC
PLC-CN
19
Page 28
2 Logica di funzionamento per lo stato Automatico
2.2 Logica di fine programma
Si consideri la condizione standard in cui il CN è nello stato Automatico e il CN sta eseguendo le
istruzioni contenute nell’ultimo passo di programma.
Supponiamo inoltre che siano verificate tutte le condizioni di macchina che consentono di
terminare l’esecuzione del programma.
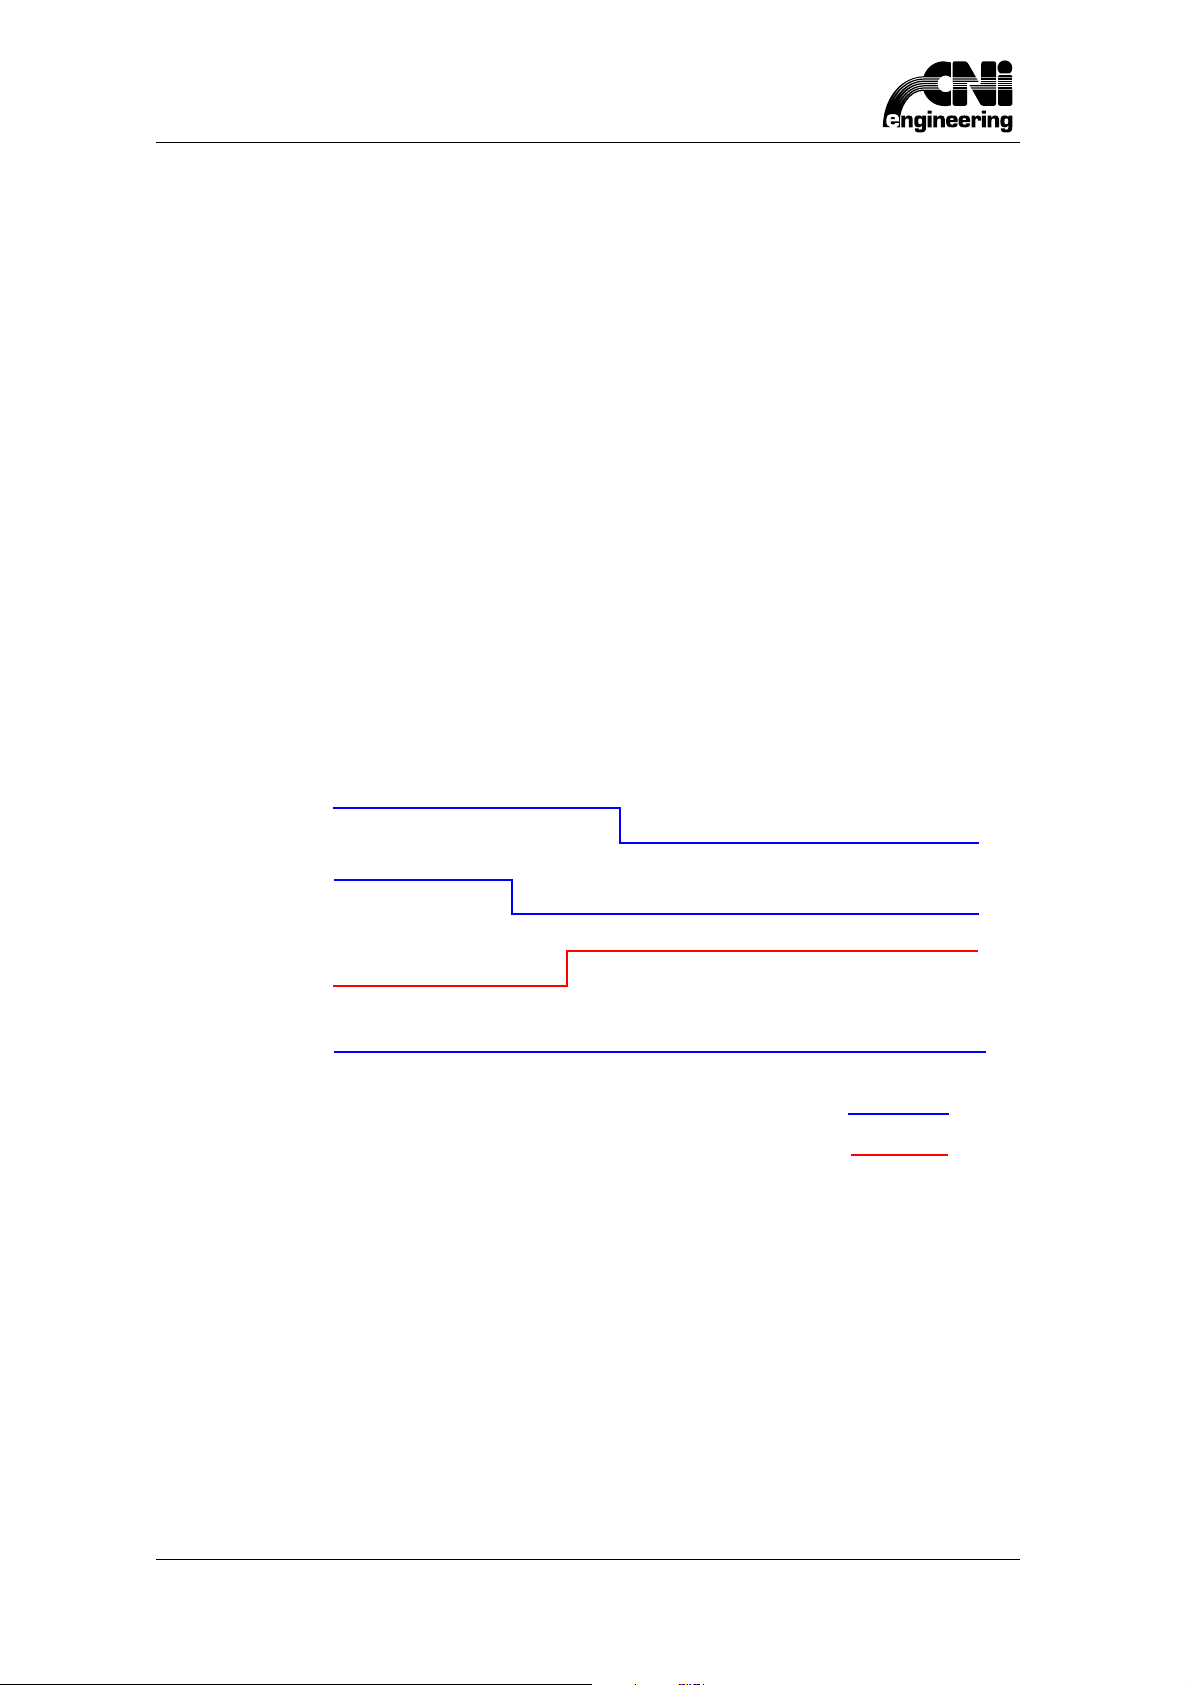
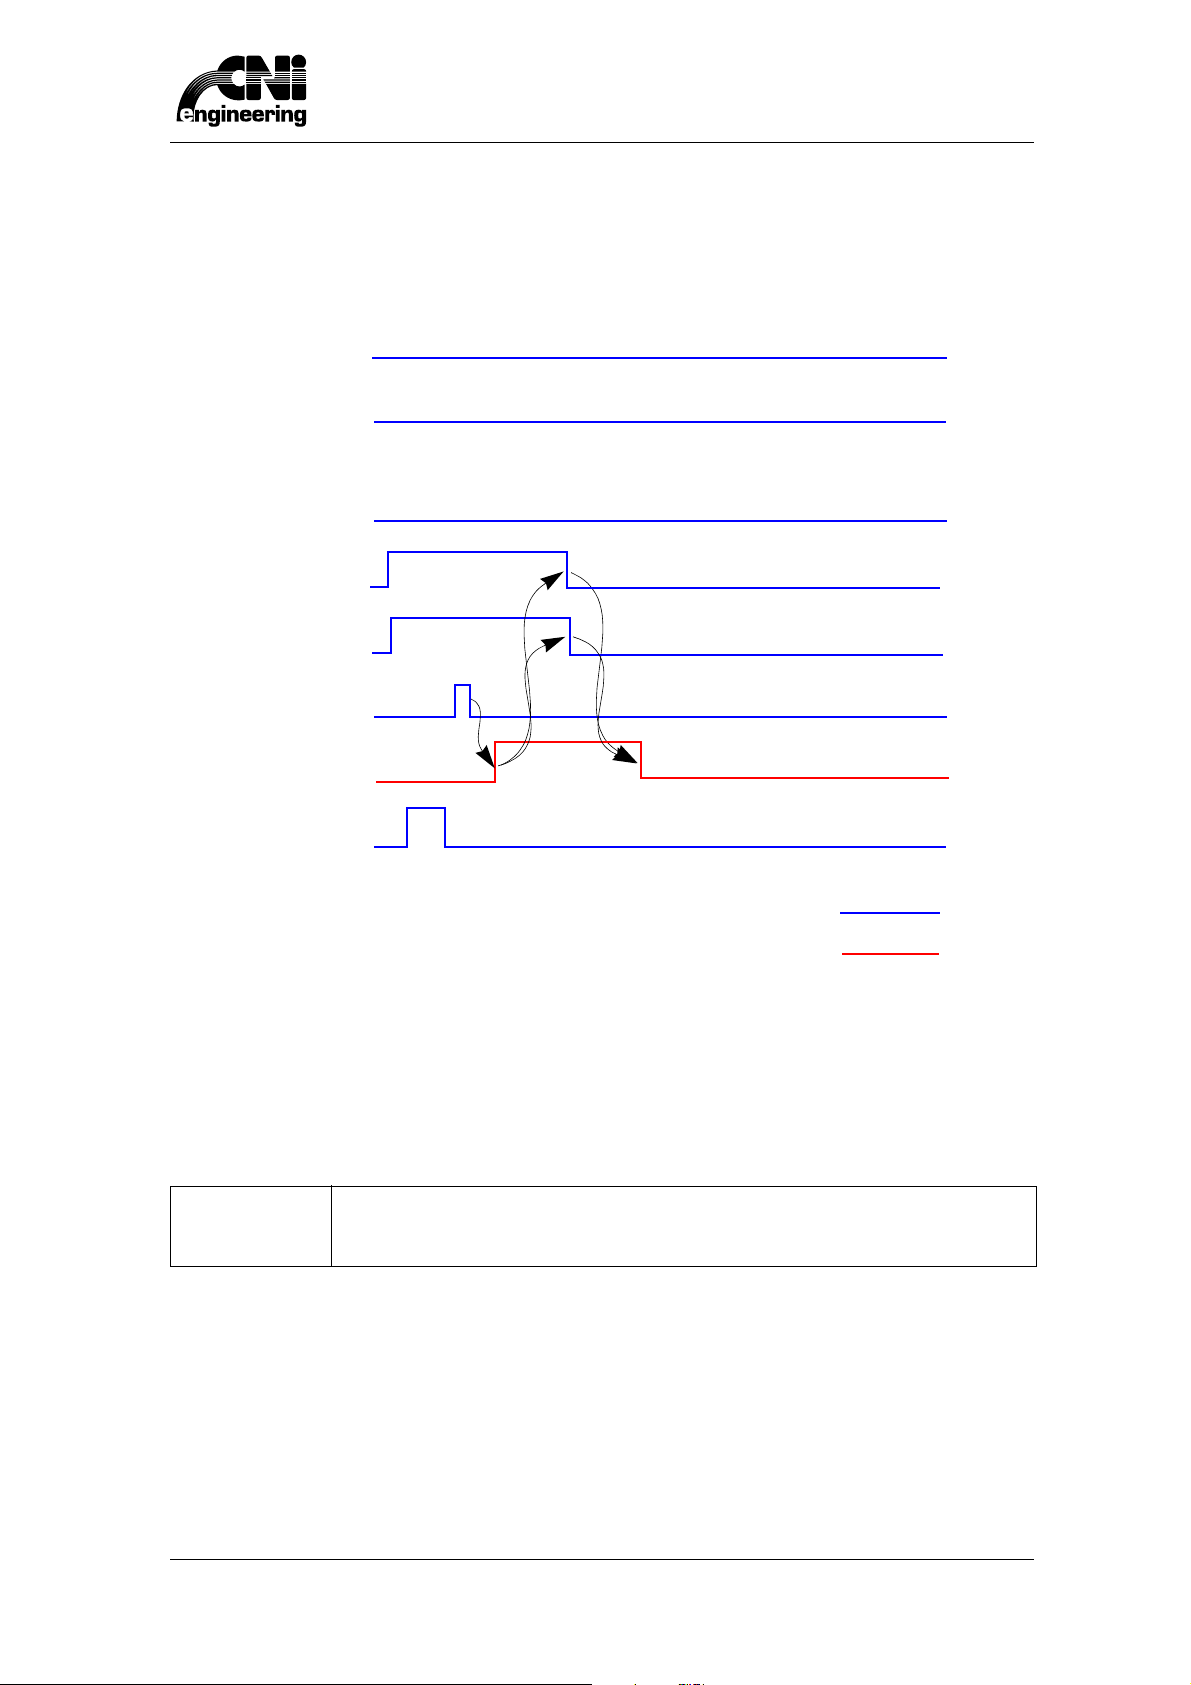
Nel momento in cui il CN completa l’esecuzione dell’ultimo passo di programma si verifica la
sequenza di eventi descritta di seguito:
1. il segnale PIC[0] viene portato a 0 e il segnale CPE viene mantenuto a 1 .
2. Il PLC può eseguire le attività, di sua pertinenza, che terminano l’esecuzione del programma
(ad esempio: sblocco del pezzo lavorato, sgombero del piano di lavoro ecc.).
Al termine di queste operazioni il PLC porta il segnale RICFIN[0] a 1.
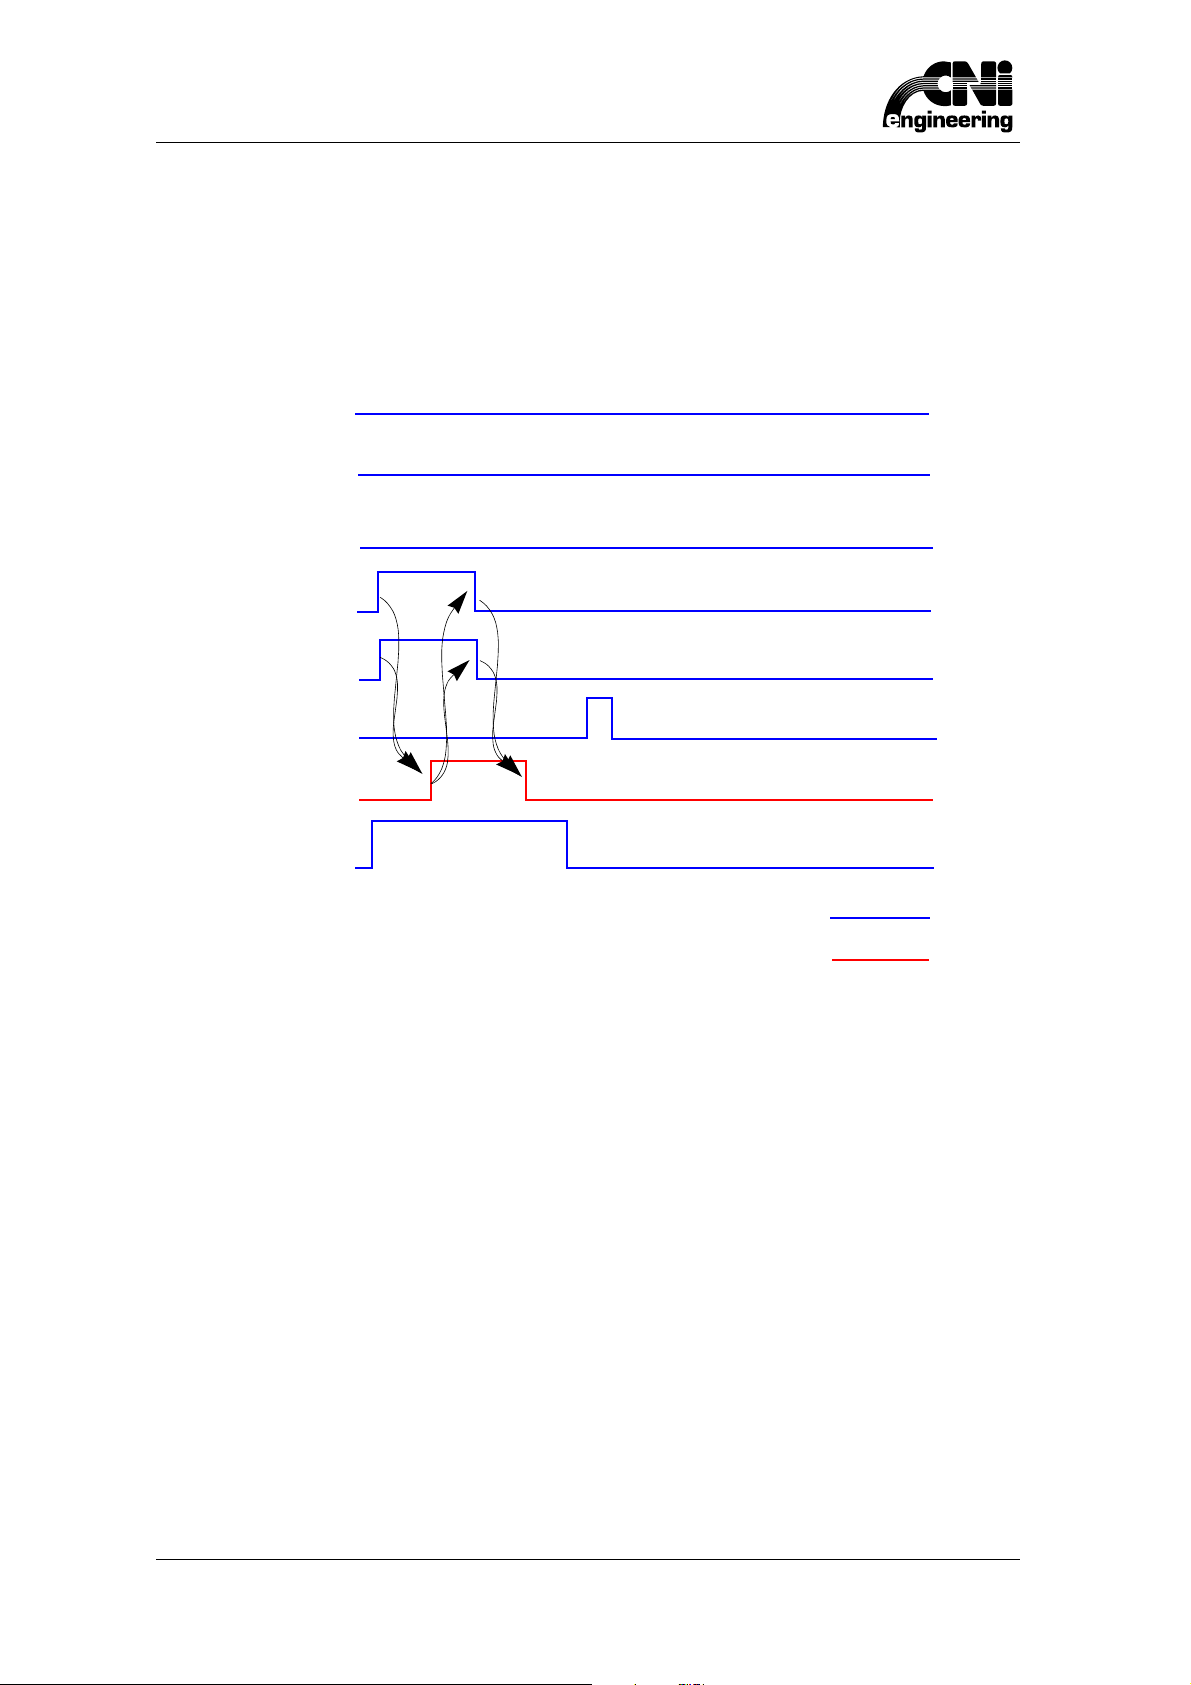
Se il programma appena eseguito non è l’ultimo programma previsto dalla distinta di lavoro il
CN mantiene il segnale CPE a 1 e porta a 1 il segnale DATVAL[0] . Da questo istante in poi si
può ripetere la successione di eventi relativa allo START.
Se il programma terminato è l’ultimo programma previsto nella distinta di lavoro, il CN porta a
0 il segnale CPE.
Nel caso di esecuzione di un programma singolo, il segnale CPE viene mantenuto al livello logico
1 fino a che il CN non riceve una sequenza STOP-RESET.
Figura 4 : sequenza di fine esecuzione dell’ultimo programma presente nella distinta di lavoro.
CPE
PIC[0]
RICFIN[0]
DATVAL[0]
CN-PLC
PLC-CN
20
CNI - HSD S.p.A.
F-logica_automatico.fm.mif.fm (07-10-08)
Page 29
2 Logica di funzionamento per lo stato Automatico
Figura 5 : sequenza di fine esecuzione di un programma singolo o di un programma della distinta ad
eccezione dell’ultimo della lista.
CPE
PIC[0]
RICFIN[0]
DATVAL[0]
CN-PLC
PLC-CN
2.3 Logica di interruzione e di ripresa del programma
Si consideri la condizione standard in cui il CN è nello stato Automatico e il CN sta eseguendo le
istruzioni contenute in un passo qualsiasi del programma.
Gli eventi che possono interrompere l’esecuzione del programma sono:
il segnale di STOP
il segnale di EMERGENZA
Gli effetti prodotti dalla pressione del tasto di STOP dipendono in generale dallo stato dei segnali
CPE, PIC[0] e DATVAL[0] .
Se lo stop interviene durante l’esecuzione di un programma, il segnale CPE viene portato a 0 e gli
assi vengono posti "in hold " indipendentemeonte dallo stato dei segnali PIC[0] e DATVAL[0].
Per far riprendere l’esecuzione occorre ridare lo START al programma.
Per sospendere definitivamente l’esecuzione del programma occorre premere il tasto RESET.
Gli effetti prodotti dalla pressione del tasto RESET dipendono, in generale, dallo stato dei segnali
CPE, PIC[0] e DATVAL[0]. Infatti: se CPE=0, DATVAL[0]=0, PIC[0]=1 oppure CPE=0,
DATVAL[0]=1, PIC[0]=0 si verifica che:
il segnale PIC[0] viene portato a 0
il segnale DATVAL[0] viene portato a 0
si attua lo STOP effettivo degli assi della macchina togliendoli da una eventuale situazione "di
hold "
vengono portati a 0 tutti i segnali di tipo strobe (STROBE[0], STROBE_M[0], STROBE_S[0]
ecc.)
vengono portati a 0 i segnali KA[0], KE[0], M[0], S[0], T[0], TH[0], TP[0]
viene posto a 1 il segnale RESPLC per la durata di un loop di programma PLC
Si prenda ora in esame il caso in cui sia riscontrata una condizione di EMERGENZA.
F-logica_automatico.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
21
Page 30
2 Logica di funzionamento per lo stato Automatico
Gli effetti prodotti dal segnale di EMERGENZA sono identici a quelli provocati dalla pressione del
tasto RESET nelle condizioni in cui CPE=0, DATVAL[0]=0, PIC[0]=1 oppure CPE=0,
DATVAL[0]=1, PIC[0]=0 .
Scomparsa la condizione di emergenza, per riprendere il lavoro occorre premere i tasti STOP e
RESET e successivamente il tasto di START.
La lavorazione prosegue con l’esecuzione del programma a partire dal suo inizio poichè, dopo la
scomparsa dell’emergenza, non è possibile riprenderne l’esecuzione a partire dal punto in cui il
programma era stato interrotto.
2.4 Logica di esecuzione del programma
L’esecuzione di un programma può essere vista come l’esecuzione in successione di un certo
numero di passi. Un passo di programma è costituito, generalmente, da istruzioni che possono
richiedere uno scambio di segnali logici fra CN e PLC.
Queste istruzioni sono:
le istruzioni di posizionamento,
le istruzioni di attivazione mandrini e utensili (T[=], TP[=], TH[=], ecc.)
le istruzioni di tipo M[=] con fermata,
l’istruzione S[=],
le istruzioni di scrittura di dati nella memoria del PLC (WBT[=], WBY[=], WW[=], WL[=],
WF[=]).
I segnali che caratterizzano questo protocollo, relativamente al centro 0, sono:
STROBE[0] e le sue specializzazioni (STROBE_M[0], STROBE_S[0] ecc.),
AXPOS[0],
PAESE[0] .
Si distinguono due tipi di protocolli possibili:
Protocollo con "Handshake",
Protocollo senza "Handshake".
2.4.1 Protocollo con "Handshake"
È da utilizzare nel caso in cui il PLC abbia la necessità di bloccare il CN fra un passo di
programma e il successivo.
Un caso tipico è quello in cui si debba effettuare un cambio di utensile.
Il protocollo di colloquio fra PLC e CN è il seguente:
1. Il CN dopo aver interpretato il passo di programma fornisce il segnale STROBE[0] assieme al
segnale di strobe specializzato relativo alle istruzioni presenti e ai dati.
2. Il PLC, in corrispondenza del segnale STROBE[0], memorizza i dati relativi alle istruzioni che
gli interessano. Contemporaneamente il CN attua i posizionamenti previsti nel passo di
programma.
3. Al termine dei posizionamenti il CN fornisce il segnale AXPOS[0] (AXPOS[0] viene fornito
anche nel caso di assenza di posizionamenti o di posizionamenti nulli).
4. Sul fronte di salita del segnale AXPOS[0] il PLC esegue le azioni di sua competenza
determinate dai dati memorizzati in corrispondenza del segnale STROBE[0] .
5. Dopo aver completato le azioni necessarie il PLC pone a 1 il segnale PAESE[0].
22
CNI - HSD S.p.A.
F-logica_automatico.fm.mif.fm (07-10-08)
Page 31
2 Logica di funzionamento per lo stato Automatico
6. Il CN rilevato il segnale PAESE[0] a 1 pone a 0 il segnale STROBE[0]
7. Il PLC rilevato il segnale STROBE[0] a 0 pone a 0 il segnale PAESE[0]
8. Il CN esegue il passo di programma successivo
Figura 6 esempio di protocollo con handshake.
CPE
PIC[0]
DATVAL[0]
STROBE[0]
STROBE_M[0]
AXPOS[0]
PAESE[0]
ASSCOM[ ]
CN-PLC
PLC-CN
2.4.2 Protocollo senza "Handshake"
È da utilizzare nel caso in cui il PLC non abbia la necessità di bloccare il CN fra un passo di
programma e il successivo.
Un tipico caso è quello in cui si vuole aumentare la velocità di esecuzione dei programmi.
.
ATTENZIONE Questo tipo di protocollo, non bloccando l’attività del CN, può far sì che
l’esecuzione di un passo di programma possa iniziare prima che il PLC abbia
attuato le operazioni previste nel passo precedente
Il protocollo di colloquio fra PLC e CN è il seguente:
1. Il CN dopo aver interpretato il passo di programma fornisce il segnale STROBE[0] assieme al
segnale STROBE specializzato relativo alle istruzioni presenti e ai dati.
2. Il PLC, in corrispondenza del segnale STROBE[0], memorizza i dati relativi alle istruzioni che
gli interessano e pone immediatamente a 1 il segnale PAESE[0] .
F-logica_automatico.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
23
Page 32
2 Logica di funzionamento per lo stato Automatico
3. Il CN rilevato PAESE[0] a 1 pone a 0 lo STROBE[0]. Il PLC rilevato STROBE[0] a 0 pone a 0 il
PAESE[0]. Contemporaneamente il CN attua i posizionamenti previsti nel passo di
programma.
4. Al termine dei posizionamenti il CN fornisce il segnale AXPOS[0] (AXPOS[0] viene fornito
anche nel caso di assenza di posizionamenti o di posizionamenti nulli).
5. Il CN pone immediatamente in esecuzione il passo successivo.
Figura 7 esempio di protocollo senza handshake.
CPE
PIC[0]
DATVAL[0]
STROBE[0]
STROBE_M[0]
AXPOS[0]
PAESE[0]
ASSCOM[ ]
CN-PLC
PLC-CN
24
CNI - HSD S.p.A.
F-logica_automatico.fm.mif.fm (07-10-08)
Page 33
3 Posizionamento assi con Coincidenze
3 Posizionamento assi con Coincidenze
3.1 Descrizione di Coincidenza
Con il termine Coincidenza ci si riferisce all’esecuzione ritardata di un passo di programma
determinata dal PLC.
In pratica, quando un dato passo di programma contiene una istruzione KL[=] il CN non esegue i
posizionamenti in esso programmati ma pone i dati relativi ai posizionamenti in una zona di
memoria opportuna e prosegue l’esecuzione del programma.
I dati memorizzati saranno utilizzati per eseguire detti posizionamenti in un momento successivo
determinato dal PLC.
Sono disponibili un massimo di 16 zone di memoria nell’ambito dell’intera macchina numerate da
1 a 16; ad esempio: l’istruzione KL=8 impone al CN di memorizzare i dati nella zona di memoria 8.
È importante ricordare che il passo di programma contenente l’istruzione KL deve contenere uno
o più posizionamenti ed eventualmente istruzioni che influenzano il posizionamento (velocità,
anticipo, accelerazione).
Inoltre tale passo può contenere istruzioni T, TH, TP, che influenzano solo la correzione delle
quote degli assi, e istruzioni M legate alla gestione degli assi (attivazione posizionamento a battuta
ecc.).
Le istruzioni T, TH, TP, M presenti in un passo contenente l’istruzione KL non forniscono nessun
segnale al PLC.
I segnali utilizzati per la gestione delle coincidenze:
START_CAR[i]
STOP_CAR[i]
ACK_CAR[i]
dove i=n-1 essendo n il numero della coincidenza.
3.2 Logica di esecuzione di una coincidenza
Si supponga che il CN abbia precedentemente interpretato un passo di programma contenente
l’istruzione KL=8 ed abbia quindi memorizzato i dati dei posizionamenti contenuti nel passo nella
zona di memoria 8.
A un istante successivo il PLC decide di comandare il CN affinché esegua i posizionamenti
precedentemente memorizzati.
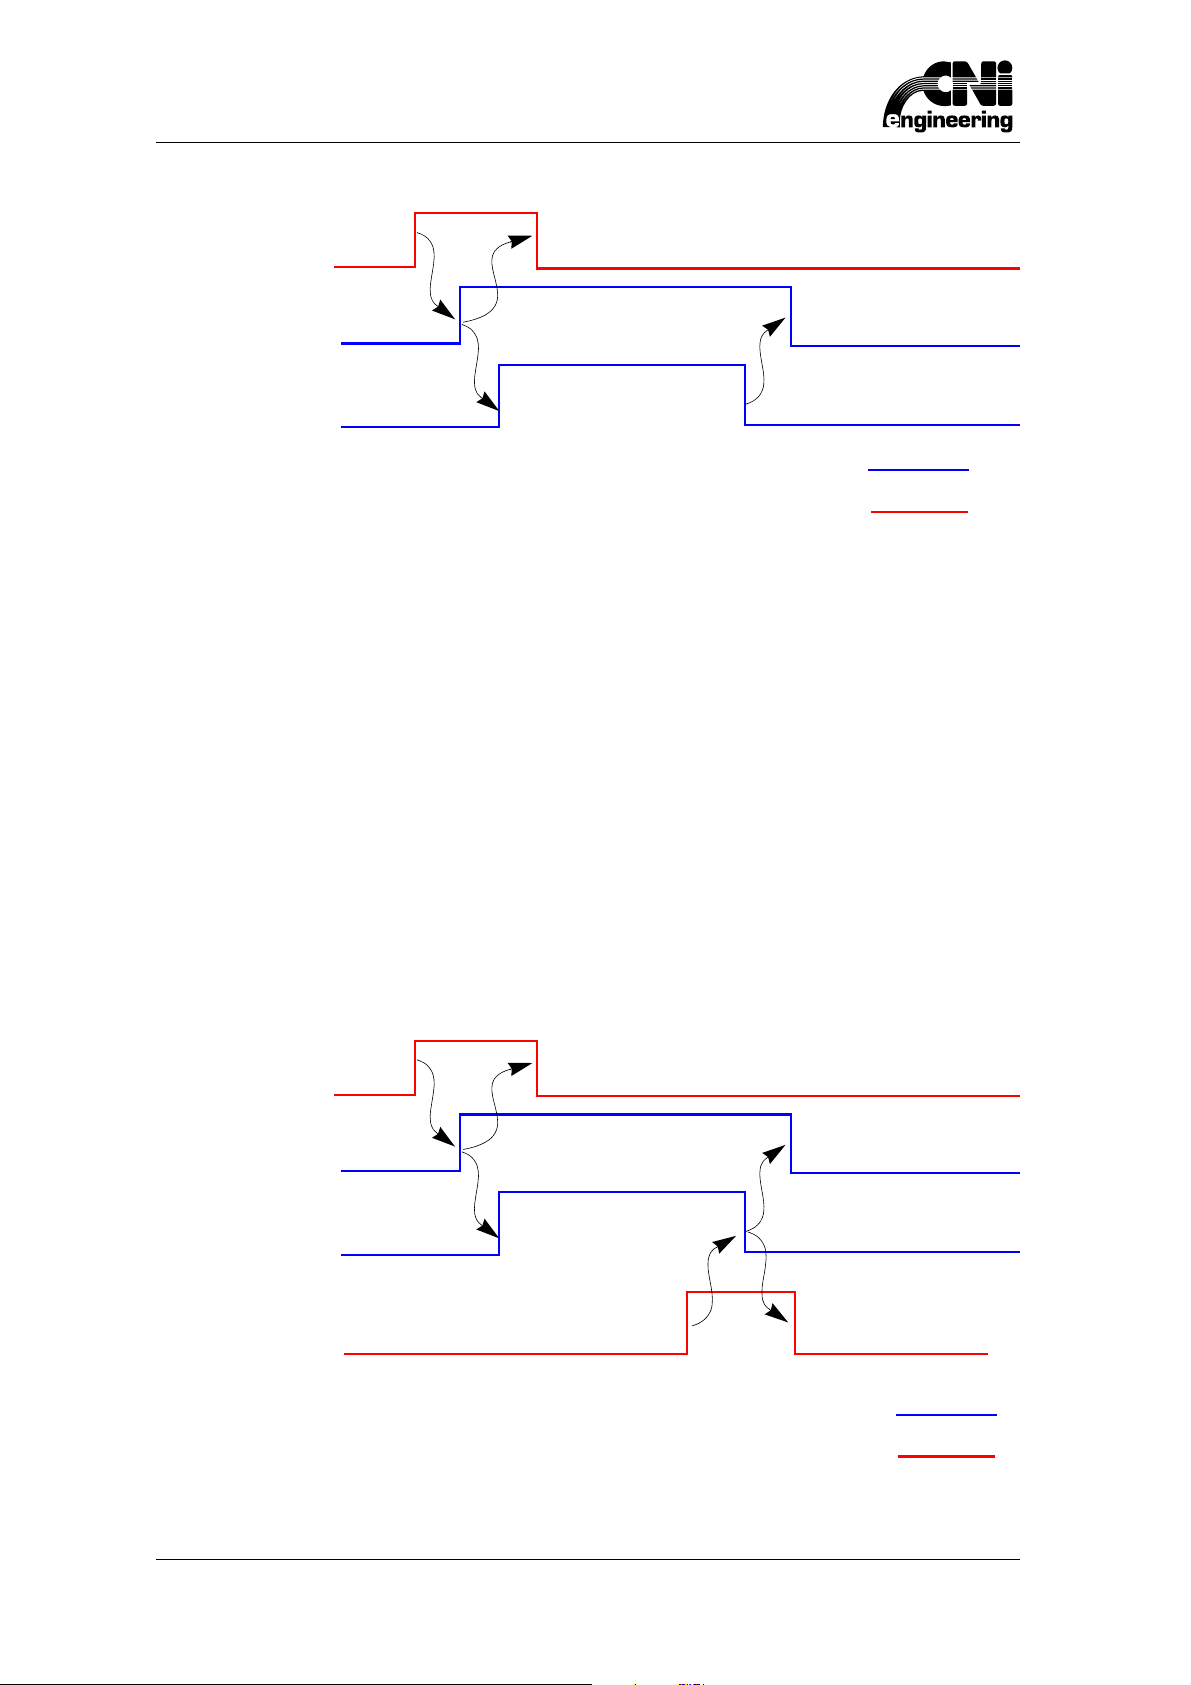
La sequenza temporale degli eventi si può descrivere nel modo seguente:
1. il PLC pone a 1 il segnale START_CAR[7]
2. Il CN dopo aver rilevato la transizione del segnale START_CAR[7] pone a 1 il segnale
ACK_CAR[7] e comanda i posizionamenti memorizzati.
3. Il PLC dopo aver rilevato la transizione del segnale ACK_CAR[7] pone a 0 il segnale
START_CAR[7].
4. Terminati i posizionamenti il CN pone a 0 il segnale ACK_CAR[7].
F-coincidenze.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
25
Page 34
3 Posizionamento assi con Coincidenze
START_CAR[7]
ACK_CAR[7]
ASSCOM[ ]
CN-PLC
PLC-CN
Mediante il segnale STOP_CAR[i] è possibile fermare i posizionamenti in corso.
EsempioSi vogliano fermare i posizionamenti in esecuzione (la situazione è START_CAR[7]=0 e
ACK_CAR[7]=1).
1. Il CN dopo aver rilevato la transizione del segnale STOP_CAR[7] ferma tutti gli assi comandati
dalla coincidenza e successivamente pone a 0 il segnale ACK_CAR[7].
2. PLC dopo aver rilevato la transizione del segnale ACK_CAR[7] pone a 0 il segnale
STOP_CAR[7].
È importante sottolineare che:
se il PLC pone a 1 START_CAR[i] e STOP_CAR[i] contemporaneamente il CN non rileva
nessun comando.
Gli assi impegnati in posizionamenti tramite coincidenze possono essere fermati solo con il
segnale di STOP_CAR.
I segnali EMERGENZA e STOP da PLC non hanno effetto.
START_CAR[7]
ACK_CAR[7]
ASSCOM[ ]
STOP_CAR[7]
26
CNI - HSD S.p.A.
CN-PLC
PLC-CN
F-coincidenze.fm.mif.fm (07-10-08)
Page 35
4 Gestione degli inverter
4 Gestione degli inverter
In questa sezione viene descritta la gestione, da parte del PLC, degli inverter della macchina
collegati al CN mediante linee seriali.
Le gestioni possibili sono le seguenti:
generica
orientata alla rotazione dei mandrini T, TH, TP, richiamati all’interno del programma ISO in
esecuzione
Si sottolinea il fatto che è possibile collegare al CN vari tipi di inverter, aventi protocolli di colloquio
diversi, a patto che tutti gli inverter collegati alla stessa linea abbiano il medesimo protocollo.
4.1 Configurazione del CN
Per collegare un inverter al CN occorre configurare opportunamente le seguenti tabelle di dati:
PORTE SERIALI
INVERTER
TIPI INVERTER
CENTRI
DATI INVERTER PER T,TH
appartenenti al gruppo DATI TECNICI - TABELLE - TABELLE MACCHINA
4.1.1 PORTE SERIALI
In questa tabella devono essere configurate le varie porte seriali utilizzate. I dati da impostare
sono descritti nel Manuale di Servizio.
Si tenga presente che per inverter con protocollo di colloquio di tipo binario è necessario
impostare il valore 8 nel dato Bit dato.
F-gestione_inverter.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
27
Page 36
4 Gestione degli inverter
4.1.2 INVERTER
Ogni colonna di questa tabella corrisponde a un inverter collegato al CN. I dati da impostare sono
descritti nel Manuale di Servizio.
ATTENZIONE
Nel dato Tipo inverter occore assegnare un numero corrispondente a uno dei
possibili tipi di inverter gestiti, come riportato nella seguente lista:
Soprel Cd-I Cd-II Din Inverter = 0
Soprel Unidrive = 1
Yaskawa generico = 2
Keb = 3
Yaskawa VS-606V7 = 4
Keb F4 F = 5
Commander SE = 6
Bonfiglioli VECTRON ACTIVE = 7
Keb F5 M = 8
Keb S4 = 9
Keb F5 INTMC = 10
Keb F5 S = 11
Yaskawa VS-606V7 CANopen = 12
Bonfiglioli VECTRON ACTIVE CANopen = 13
4.1.3 TIPI INVERTER
Ad ogni inverter è associato un codice numerico che ne identifica il tipo. tale codice è un numero
intero compreso fra 0 ed N, essendo N+1 il numero massimo di tipi di inverter diversi collegabili al
CN.
ATTENZIONE Nei CNC di versione precedente alla WRT 3.0.0.0, per poter gestire il colloquio
seriale fra CN e inverter è necessario che la tabella
TIPI INVERTER abbia
almeno N+1 colonne.
4.1.4 CENTRI
Se si vogliono gestire le rotazioni dei mandrini T e TH mediante colloquio seriale con l’inverter ,
occorre impostare a 1 il dato Abilitazione inverter per T TH presente in questa tabella.
Tale gestione per i mandrini di tipo TP è sempre attiva.
4.1.5 DATI INVERTER PER T,TH
In questa tabella devono essere definiti i dati da inviare all’’inverter relativamente ai mandrini
verticali e orizzontali (T, TH). I dati da impostare sono descritti nel Manuale di Servizio.
4.2 Gestione generica degli inverter
Il meccanismo di invio dei dati dal CN all’inverter coinvolge sempre i segnali NCOMINV[i],
NINVES[i] e NINVER[i] dove i è il numero dell’inverter da comandare.
Il valore dell’indice i corrisponde al valore assegnato al dato:
DATI TECNICI - TABELLE - TABELLE MACCHINA - INVERTER - Numero inverter
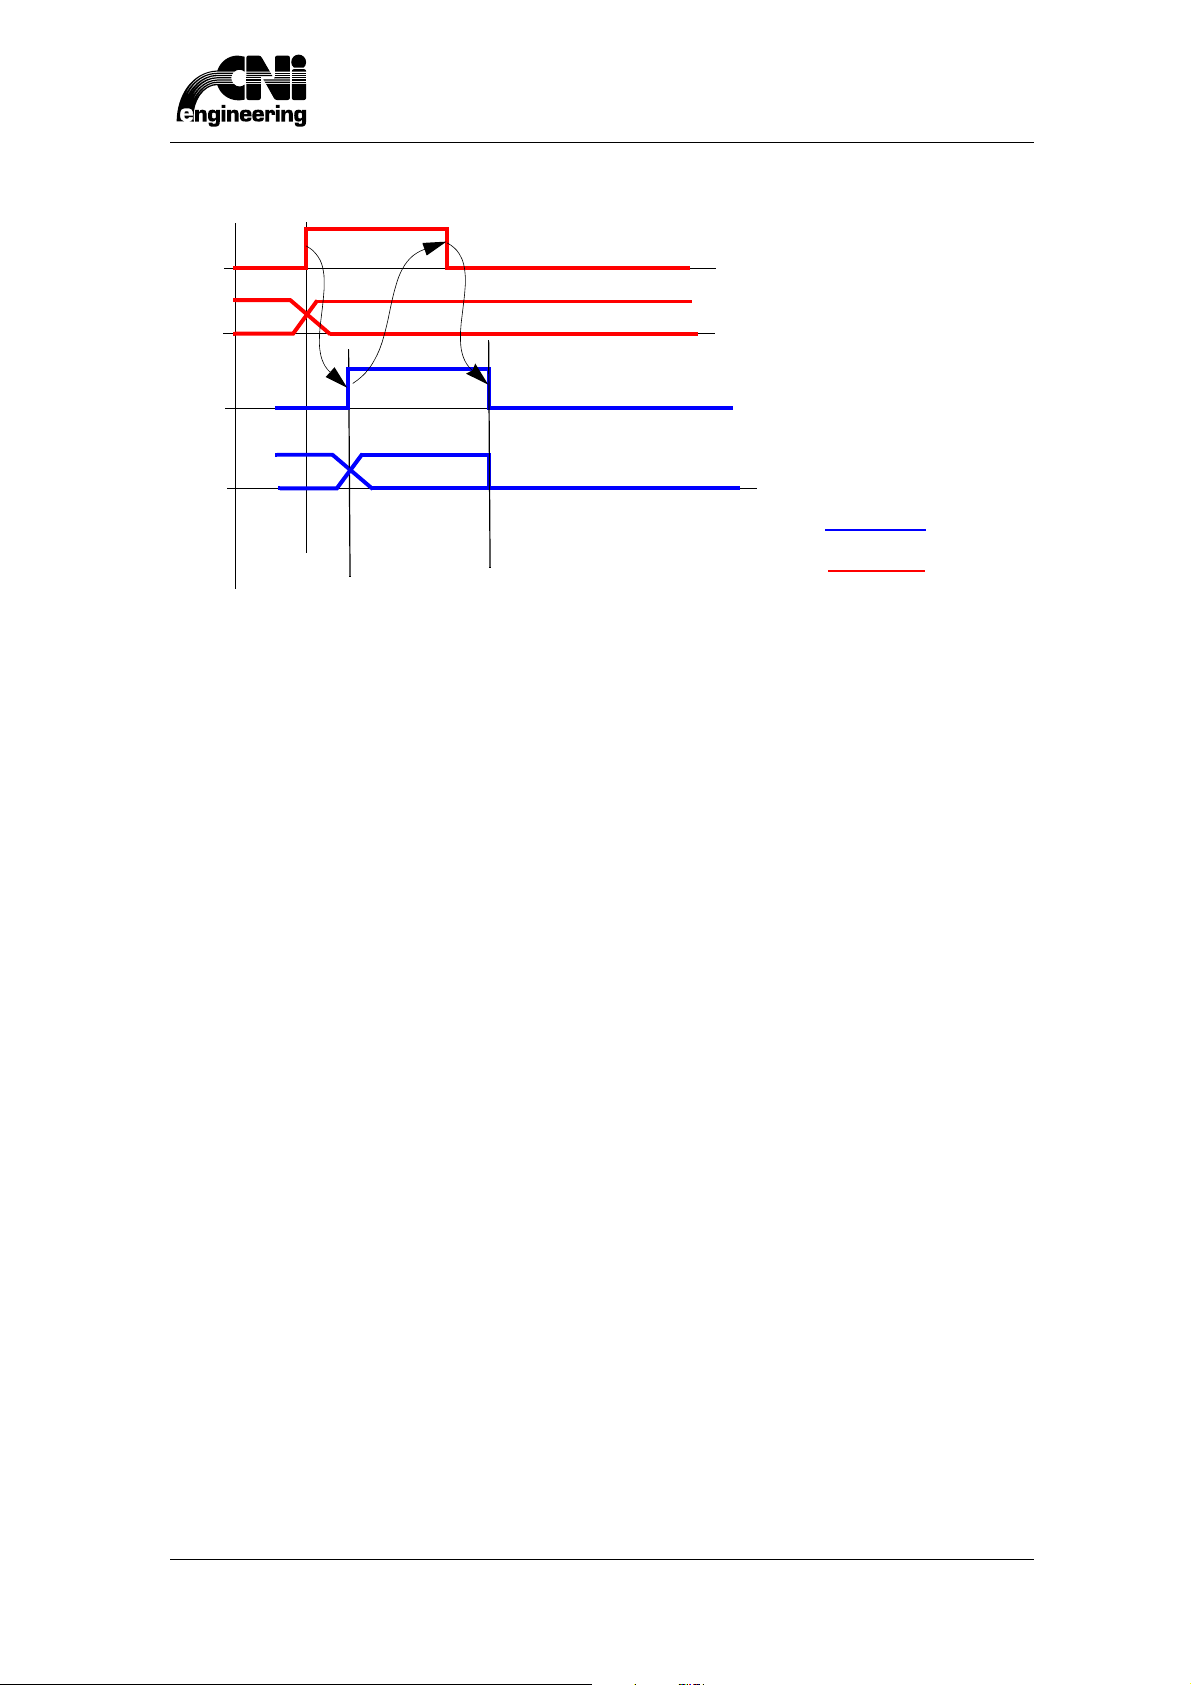
Il diagramma dei segnali coinvolti è riportato nella seguente figura:
28
CNI - HSD S.p.A.
F-gestione_inverter.fm.mif.fm (07-10-08)
Page 37
4 Gestione degli inverter
NCOMINV[i]
CODINV[i]
NINVES[i]
NINVERR[i]
CN-PLC
PLC-CN
Come si può vedere nella figura XXX, l’invio di un generico comando PLC - CN, per la gestione
generica di un inverter, comporta le seguenti fasi:
1. Il PLC carica il codice del comando che vuole eseguire nel segnale CODINV[i]
2. Il PLC carica i dati del comando in ulteriori segnali in base al codice del comando (si vedano
paragrafi successivi)
3. Il PLC e pone a 1 il segnale NCOMINV[i] per informare il CN che deve gestire un comando
4. Il CN esegue il comando e pone a 1 il segnale NINVES[i].
Qualora si sia verificato un errore il CN pone a 1 sia il segnale NINVES[i] che il segnale
NINVERR[i]
5. Il PLC dopo aver rilevato il fronte di salita del segnale NINVES[i] pone a 0 il segnale
NCOMINV[i]
6. Il CN dopo aver rilevato il fronte di discesa del segnale NCOMINV[i] pone a 0 i segnali
NINVES[i] e NINVERR[i]
Attualmente sono previsti 4 codici: 1, 2, 3, 4.
4.2.1 Codice 1: invio del comando di START
Assegnando al segnale CODINV[i] il valore 1 è possibile porre in Start l’inverter.
Il “set point” di velocità è assegnato mediante i segnali:
• RACINV[i]: assegna la rampa di accelerazione in msec.
• DECINV[i]: assegna la rampa di decelerazione in msec.
• VELINV[i]: assegna il valore di velocità in Hz.
l’inverter deve raggiungere la velocità di regime entro un tempo prefissato assegnabile mediante il
dato macchina:
DATI TECNICI - TABELLE - TABELLE MACCHINA - INVERTER - Timeout inverter a regime
Se ciò non avviene il CN ferma l’inverter e pone a 1 i segnali NINVES[i] e NINVER[i].
F-gestione_inverter.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
29
Page 38
4 Gestione degli inverter
La velocità di regime viene dichiarata raggiunta dal CN quando la velocità dell’inverter soddisfa la
seguente condizione:
V
∆V
– V
reg
inv
invVreg
dove:
Vreg è la velocità di regime
DVinv assume il valore assegnato al dato:
DATI TECNICI - TABELLE - TABELLE MACCHINA - INVERTER - Tolleranza inverter
Quando l’inverter raggiunge la velocità di regime nel tempo prefissato, il CN pone a 1 il segnale
NINVES[i] e a 0 il segnale NINVER[i].
In condizioni di regime, il CN effettua un controllo a tempo sulla velocità dell’inverter.
Viene verificata la condizione:
V
∆V
– V
inv
inv
invVinv
dove DVinv vale:
∆V
+≤≤
inv
∆V
+≤≤
inv
(|Vinv| / 100) * p dove p è il valore assegnato al dato % velocità controllo fascia; essendo %
velocità controllo fascia un dato della tabella:
DATI TECNICI - TABELLE - TABELLE MACCHINA - INVERTER
Nel caso in cui il dato % velocità controllo fascia vale 0 il CN assume p=10
Se la condizione precedente non viene soddisfatta, il CN invia un comando di STOP all’inverter e
pone a 1 il segnale NOUT_RA[i] almeno per un loop di plc.
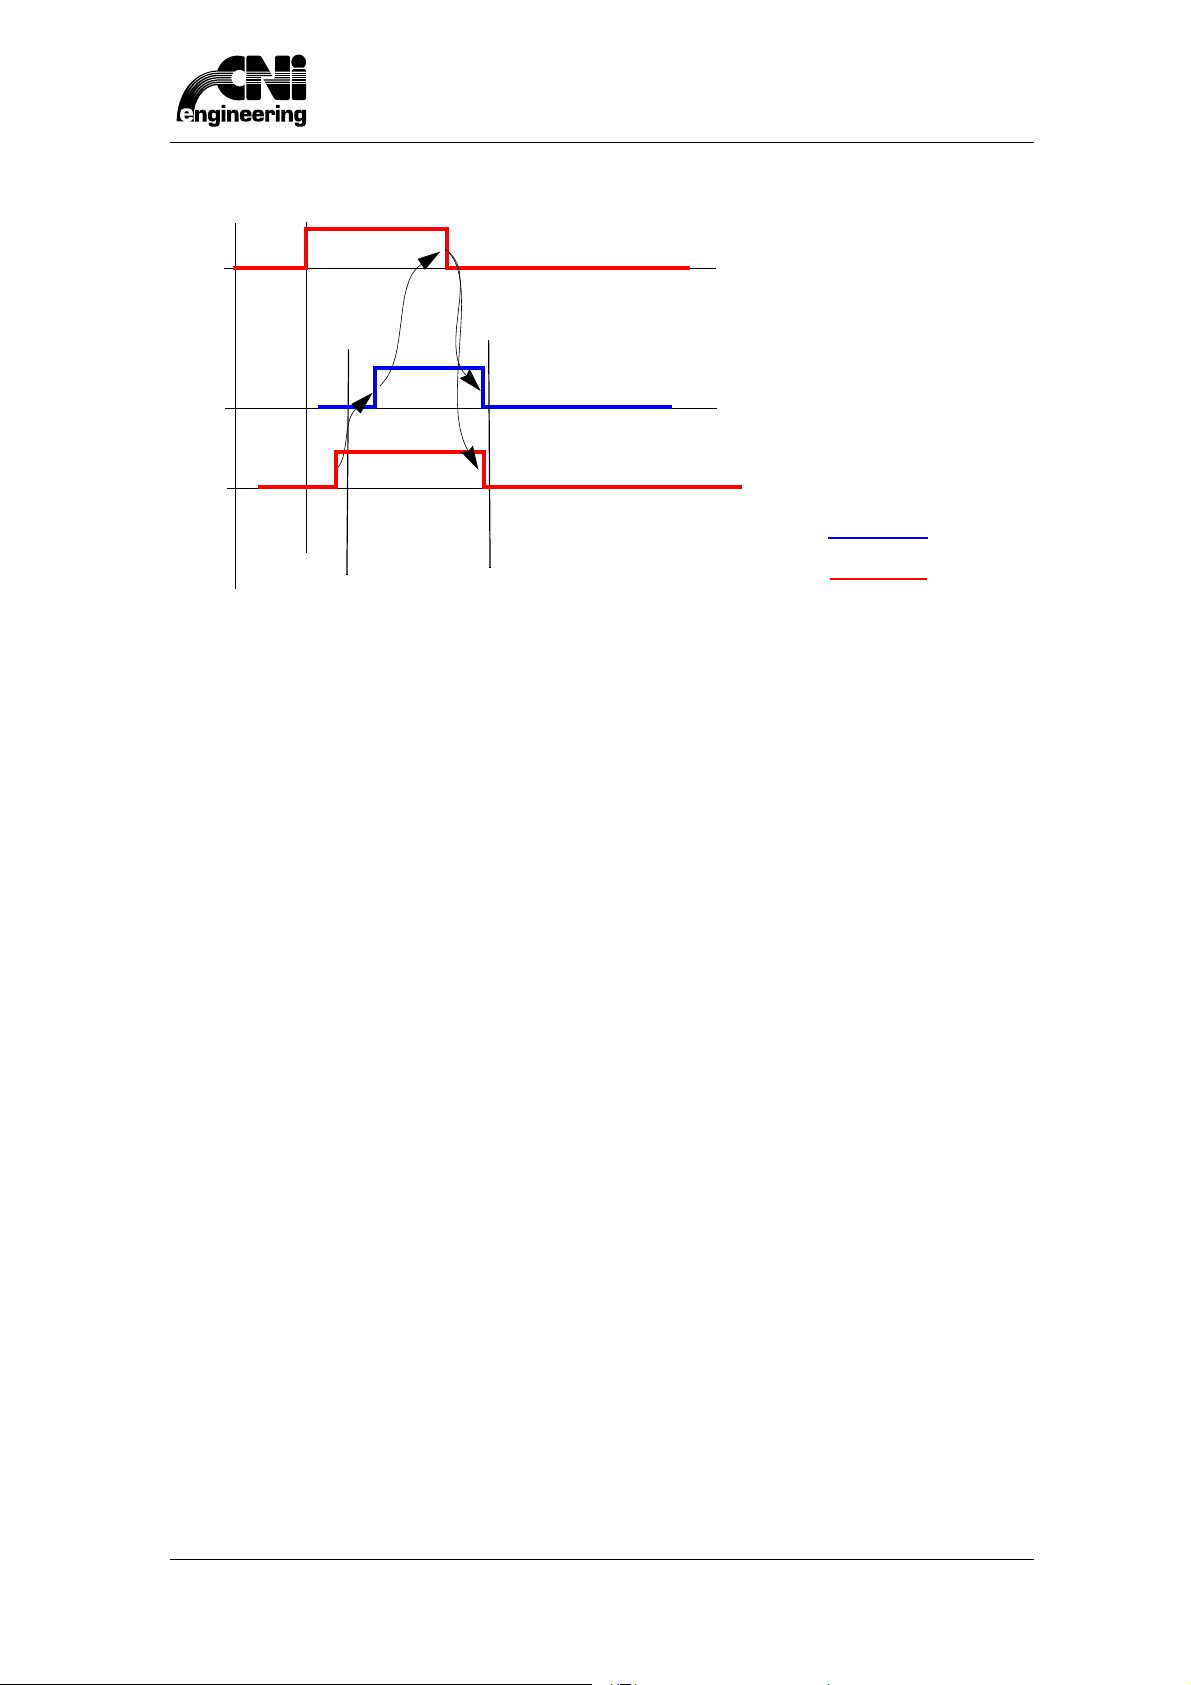
4.2.2 interruzione del comando di START in corso
In alcune situazioni può essere necessario interrompere un comando di START in corso, ovvero
bloccare l’inverter prima che sia stata raggiunta la velocità di regime (NCOMINV[i]=1,
NINVES[i]=0).
Per interrompere il comando di START il PLC deve:
porre a 1 il segnale NABINV[i]; in tal caso il CN blocca l’inverter e pone immediatamente a 1 il
segnale NINVES[i]
porre a 0 i segnali NCOMINV[i] e NABINV[i] in corrispondenza del fronte di salita di NINVES[i].
A questo punto il CN pone a 0 il segnale NINVES[i]
30
CNI - HSD S.p.A.
F-gestione_inverter.fm.mif.fm (07-10-08)
Page 39
4 Gestione degli inverter
NCOMINV[i]
NINVES[i]
NABINV[i]
CN-PLC
PLC-CN
4.2.3 Codice 2: invio del comando di STOP
Assegnando al segnale CODINV[i] il valore 2 viene inviato un comando di STOP all’inverter.
Questo comando deve essere utilizzato solo nel caso in cui l’inverter abbia raggiunto la velocità di
regime.
Questo codice comando non comporta l’invio di dati all’inverter.
4.2.4 Codice 3: invio di un parametro all’inverter
Assegnando al segnale CODINV[i] il valore 3 è possibile inviare un generico parametro all’inverter.
Le fasi di invio sono le seguenti:
1. Il PLC carica il codice del parametro nel segnale CPARINV[i], il valore del parametro nel
segnale DATOINV[i] e il valore 3 nel segnale CODINV[i]
2. Il PLC e pone a 1 il segnale NCOMINV[i] per informare il CN che deve gestire un comando
3. Il CN esegue il comando ricevuto e pone a 1 il segnale NINVES[i].
Qualora si sia verificato un errore il CN pone a 1 sia il segnale NINVES[i] che il segnale
NINVERR[i]
4. Il PLC dopo aver rilevato il fronte di salita del segnale NINVES[i] pone a 0 il segnale
NCOMINV[i]
5. Il CN dopo aver rilevato il fronte di discesa del segnale NCOMINV[i] pone a 0 i segnali
NINVES[i] e NINVERR[i]
Il valore da assegnare a DATOINV[i] è di tipo floating point.
I codici dei parametri assegnabili a CPARINV[i] sono numeri interi di 4 byte.
Se il protocollo di colloquio CN - inverter è binario, basta caricare il codice del parametro in
CPARINV[i]; se il protocollo è ASCII occorre ricavare il numero da assegnare a CPARINV[i] nel
modo seguente::
F-gestione_inverter.fm.mif.fm (07-10-08)
n
N 256iCi⋅
=
∑
i 0=
CNI - HSD S.p.A.
31
Page 40
4 Gestione degli inverter
dove:
0 < n <= 3
Ci è il codice ASCII del carattere i-esimo della stringa che forma il codice del parametro.
La lettera indicizza i caratteri da sinistra verso destra.
Ad esempio, il numero corrispondente al codice “2910” è:
N 50 256 57⋅ 256249 256348⋅+⋅+ + 808532274==
essendo:
50 il codice ASCII del carattere “2“
57 il codice ASCII del carattere “9“
49 il codice ASCII del carattere “1“
48 il codice ASCII del carattere “0“
4.2.5 Codice 4: richiesta di un parametro all’inverter
Assegnando al segnale CODINV[i] il valore 4 è possibile richiedere un generico parametro
all’inverter. Le fasi di richiesta sono le seguenti:
1. Il PLC carica il codice del parametro che vuole richiedere nel segnale CPARINV[i] e il valore 4
nel segnale CODINV[i]
2. Il PLC e pone a 1 il segnale NCOMINV[i] per informare il CN che deve gestire un comando
3. Il CN esegue il comando e pone a 1 il segnale NINVES[i] caricando nel segnale OCPARINV[i]
il codice del parametro di cui si è richiesto il valore e in ODATOINV[i] il valore.
Qualora si sia verificato un errore il CN pone a 1 sia il segnale NINVES[i] che il segnale
NINVERR[i]
4. Il PLC dopo aver rilevato il fronte di salita del segnale NINVES[i] pone a 0 il segnale
NCOMINV[i]
5. Il CN dopo aver rilevato il fronte di discesa del segnale NCOMINV[i] pone a 0 i segnali
NINVES[i] e NINVERR[i]
Il valore restituito in ODATOINV[i] è di tipo floating point.
I codici dei parametri assegnabili a CPARINV[i] sono numeri interi di 4 byte. il valore da assegnare
a CPARINV[i] e restituito in OCPARINV[i] ha lo stesso formato descritto nel precedente paragrafo.
32
CNI - HSD S.p.A.
F-gestione_inverter.fm.mif.fm (07-10-08)
Page 41
4 Gestione degli inverter
4.3 Gestione di inverter che pilotano mandrini T, TH, TP
Questa tipo di gestione è orientata al pilotaggio degli inverter che comandano la rotazione dei
mandrini di tipo T, TH, TP e comporta sempre l’interazione fra l’esecuzione di un programma ISO e
il programma PLC.
Il pilotaggio dei mandrini T, TH, TP deve avvenire in corrispondenza dell’esecuzione delle
corrispondenti istruzioni ISO T[=], TH[=] e TP[=].
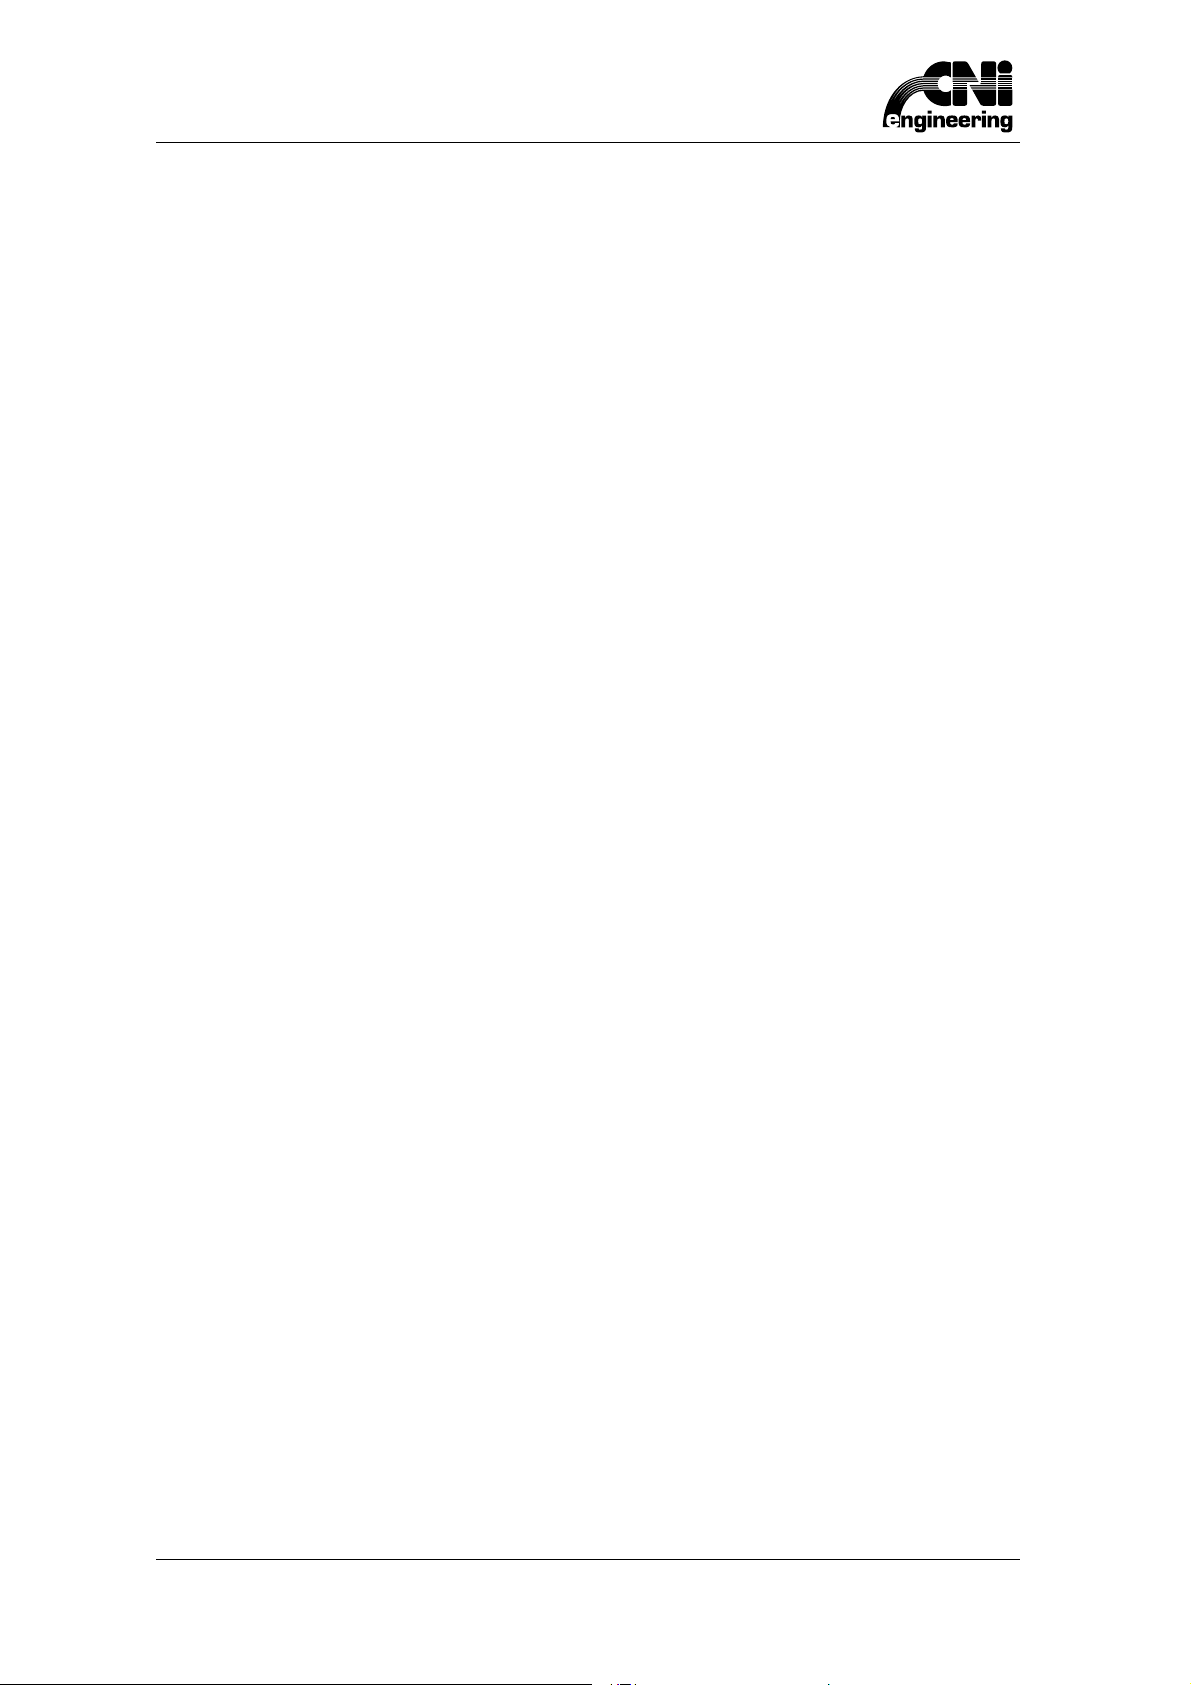
Le fasi di attuazione del pilotaggio degli inverter sono le seguenti:
1. In seguito all’esecuzione di un passo di programma contenente le istruzioni T, TH, TP il CN
fornisce al PLC informazioni relative ai mandrini da attivare e disattivare e blocca l’esecuzione
del programma fino a che il segnale PAESE[i] viene posto al valore 1 dal PLC.
Le informazioni relative ai mandrini da attivare e disattivare sono contenute nei segnali di
scambio T[i,j], TH[i,j], TP[i,j]
2. Sul fronte di salita del segnale STROBE[i] (che è sempre fornito assieme a STROBE_T[i] o
STROBE_TH[i] o STROBE_TP[i]) il PLC può attivare il pilotaggio degli inverter connessi ai
mandrini specificati nella linea del programma ISO in esecuzione, portando al valore 1 il
segnale COMINV[i]
3. Sul fronte di salita di COMINV[i] il CN pilota gli inverter basandosi sulle informazioni presenti
nei segnali T[i,j], TH[i,j], TP[i,j] e porta al valore 1 il segnale INVES[i].
In caso di errore viene posto a 1 anche il segnale INVERR[i].
Se in corrispondenza del fronte di salita di COMINV[i] il PLC pone a 1 il segnale STOPINV[i] il
CN ferma tutti gli inverter come se fossero state programmate in una linea di programma le
istruzioni T=0 TH=0 TP=0.
4. Sul fronte di salita di INVES[i] il PLC pone a 0 il segnale COMINV[i]
5. Sul fronte di discesa di COMINV[i] il CN riporta a 0 il segnale INVES[i]
6. Sul fronte di discesa del segnale INVES[i] il PLC pone a 1 il segnale PAESE[i] e viene così
sbloccata l’esecuzione del programma
7. Sul fronte di salita del segnale PAESE[i] il CN pone a 0 i segnali STROBE[i], STROBE_T[i],
STROBE_TH[i] e STROBE_TP[i]
8. Sul fronte di discesa del segnale STROBE[i] il PLC pone a 0 il segnale PAESE[i]
STROBE[i]
STROBE_TP[i]
TP[i,j]
COMINV[i]
INVES[i]
PAESE[i]
F-gestione_inverter.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
CN-PLC
PLC-CN
33
Page 42
4 Gestione degli inverter
l’inverter deve raggiungere la velocità di regime entro un tempo prefissato assegnabile mediante il
dato macchina:
DATI TECNICI - TABELLE - TABELLE MACCHINA - INVERTER - Timeout inverter a regime
Se ciò non avviene il CN ferma l’inverter e pone a 1 i segnali INVES[i] e INVERR[i].
La velocità di regime viene dichiarata raggiunta dal CN quando la velocità dell’inverter soddisfa la
seguente condizione:
V
∆V
– V
reg
inv
invVreg
dove:
Vreg è la velocità di regime
DVinv assume il valore assegnato al dato:
DATI TECNICI - TABELLE - TABELLE MACCHINA - INVERTER - Tolleranza inverter
Quando l’inverter raggiunge la velocità di regime nel tempo prefissato, il CN pone a 1 il segnale
INVES[i] e a 0 il segnale INVERR[i].
In condizioni di regime, il CN effettua un controllo a tempo sulla velocità dell’inverter. Viene
verificata la condizione:
∆V
+≤≤
inv
∆V
V
inv
– V
inv
invVinv
∆V
+≤≤
inv
dove DVinv vale:
(|Vinv| / 100) * p dove p è il valore assegnato al dato % velocità controllo fascia; essendo %
velocità controllo fascia un dato della tabella:
DATI TECNICI - TABELLE - TABELLE MACCHINA - INVERTER
Nel caso in cui il dato % velocità controllo fascia vale 0 il CN assume p=10
Se la condizione precedente non viene soddisfatta, il CN invia un comando si STOP all’inverter e
pone a 1 il segnale OUT_RANGE[i] almeno per un loop di plc.
4.4 Interruzione del comando di pilotaggio inverter in corso
In alcune situazioni può essere necessario interrompere un comando di pilotaggio dell’inverter in
corso, ovvero bloccare l’inverter prima che sia stata raggiunta la velocità di regime (COMINV[i]=1,
INVES[i]=0).
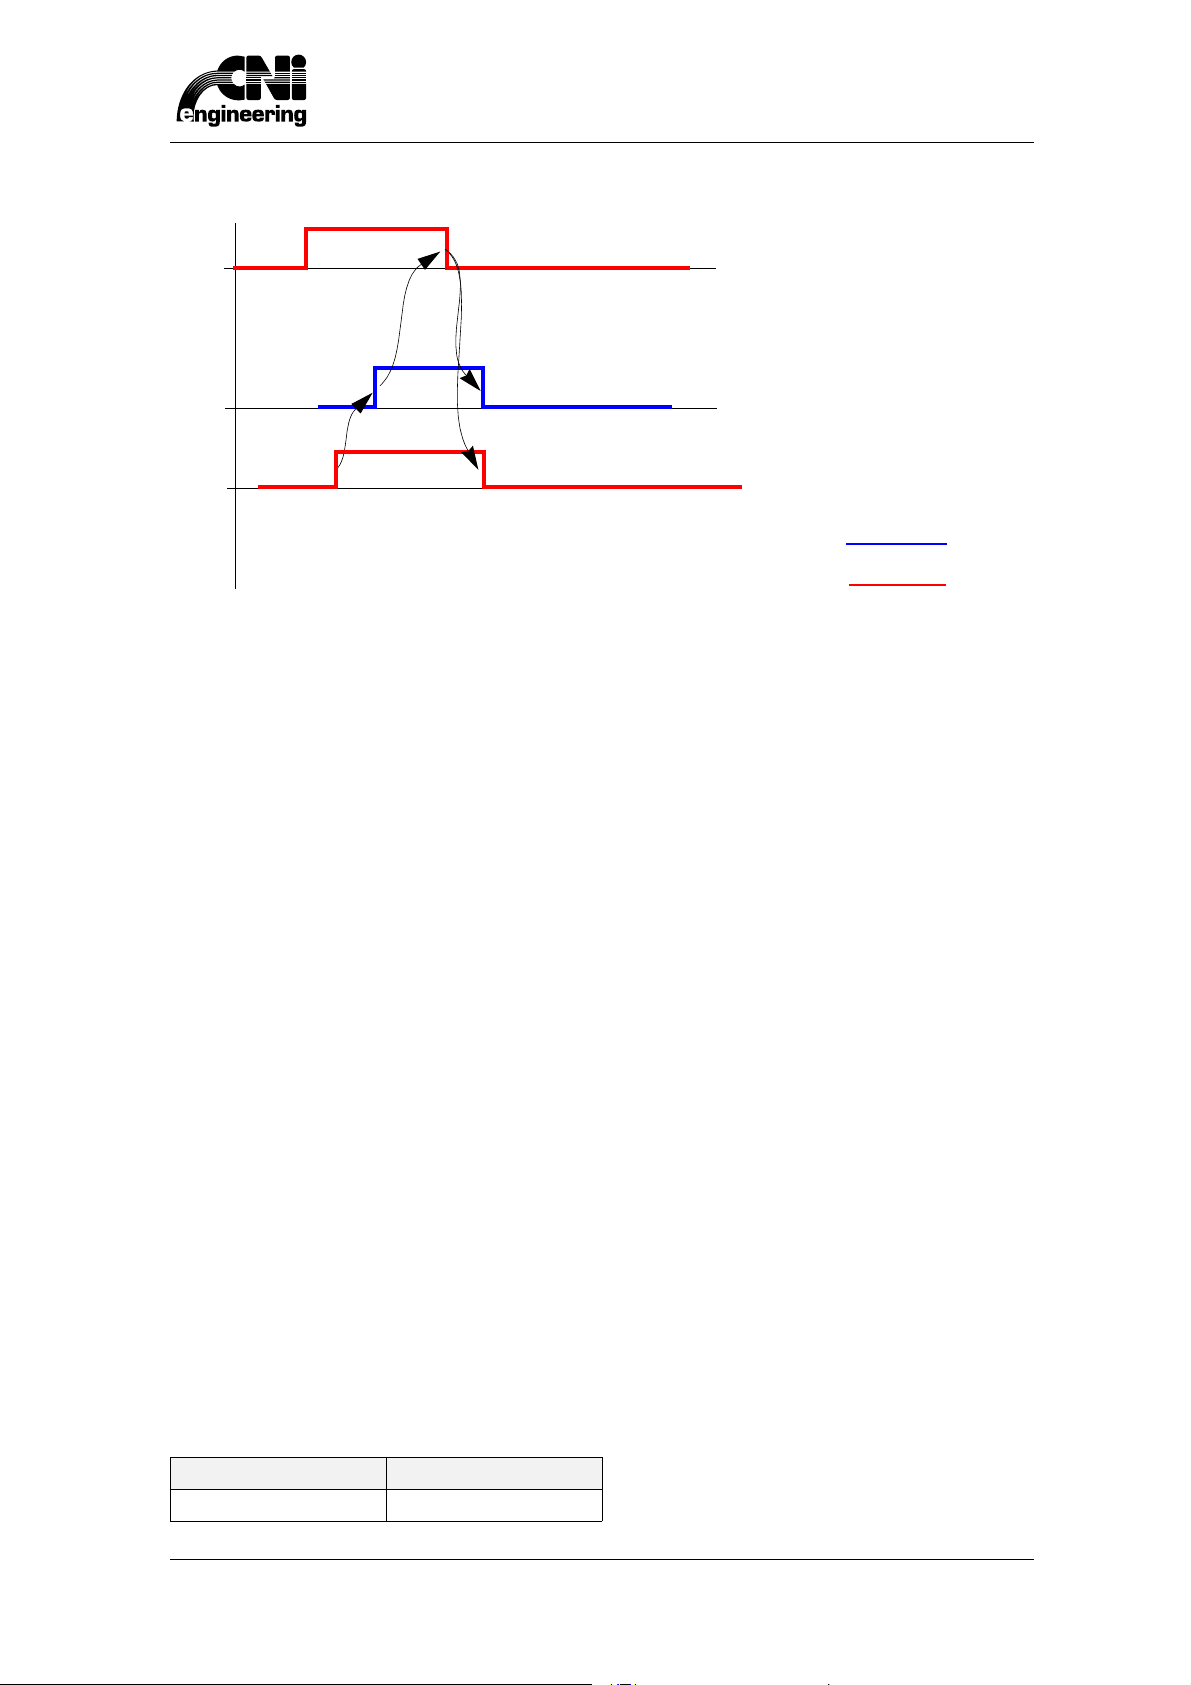
Per interrompere il comando di pilotaggio, il PLC deve:
porre a 1 il segnale ABINV[i]; in tal caso il CN blocca l’inverter e pone immediatamente a 1 il
segnale INVES[i]
porre a 0 i segnali COMINV[i] e ABINV[i] in corrispondenza del fronte di salita di INVES[i]. A
questo punto il CN pone a 0 il segnale INVES[i]
34
CNI - HSD S.p.A.
F-gestione_inverter.fm.mif.fm (07-10-08)
Page 43
4 Gestione degli inverter
COMINV[i]
INVES[i]
ABINV[i]
CN-PLC
PLC-CN
4.5 Impostazione dei dati utilizzati dal CN per inverter connessi ai
mandrini TP
La gestione del pilotaggio degli inverter connessi ai mandrini TP è sempre attiva.
La velocità di pilotaggio dell’inverter dipende dalla catena di elementi che si trovano fra l’inverter e
l’utensile, ovvero:
il motore
il mandrino
l’eventuale aggregato montato sul mandrino
l’utensile
La formula che fornisce la velocità di pilotaggio Vi è la seguente:
ViFmFaF
⋅⋅()Vu⋅=
M
Dove:
Vu è la velocità di rotazione dell’utensile che si vuole ottenere. Tale velocità è quella
assegnata nel programma mediante l’istruzione S[=] oppure, nel caso non sia programmata,
quella impostata nel dato macchina Velocità rotazione presente nella tabella DATI TECNICI -
DATI MACCHINA - CORRETTORI PANTOGRAFI - UTENSILI
Fm è il valore impostato nel dato macchina Moltiplicat. vel. rotazione presente nella tabella
DATI TECNICI - DATI MACCHINA - CORRETTORI PANTOGRAFI
Fa è il valore impostato nel dato macchina Moltiplicat. vel. rotazione presente nella tabella
DATI TECNICI - ATTREZZAGGIO - AGGREGATI
Se sul mandrino non è montato un aggregato questo fattore vale 1.
FM è un fattore che dipende dal numero dei poli del motore come riportato nella seguente
tabella:
Tabella 1 Fattori di moltiplicazione in base al numero di poli del motore
Numero poli Motore FM
21
F-gestione_inverter.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
35
Page 44
4 Gestione degli inverter
Numero poli Motore FM
40.5
10 0.2
I versi di rotazione dell’utensile, del mandrino, dei sottomandrini presenti sull’eventuale aggregato,
determinano il segno della velocità di pilotaggio dell’inverter ovvero il verso di rotazione del
motore.
Una rotazione destrorsa implica una velocità positiva; una rotazione sinistrorsa implica una
velocità negativa.
Le successive tabelle riassumono i casi possibili.
Nelle tabelle sono utilizzati i seguenti simboli:
indiff. = verso di rotazione indifferente; sono possibili entrambi i versi di rotazione
indiff. INV = verso di rotazione indifferente invertito. È il caso di un sottomandrino che deve
essere posto in rotazione in modo destrorso/sinistrorso ma a causa di una serie di ingranaggi
pone in rotazione l’utensile in modo sinistrorso/destrorso
DX = verso di rotazione destrorso
SX = verso di rotazione sinistrorso
DX INV = verso di rotazione destrorso invertito. È il caso di un mandrino o di un sottomandrino
che deve essere posto in rotazione in modo sinistrorso ma a causa di una serie di ingranaggi
pone in rotazione l’utensile in modo destrorso
SX INV = verso di rotazione sinistrorso invertito. È il caso di un mandrino o di un
sottomandrino che deve essere posto in rotazione in modo destrorso ma a causa di una serie
di ingranaggi pone in rotazione l’utensile in modo sinistrorso.
Tabella 2 Mandrino su cui è montato un utensile
Mandrino Utensile Comando all’Inverter
Indiff. Indiff. rotazione destrorsa
Indiff. DX rotazione destrorsa
Indiff. SX rotazione sinistrorsa
DX Indiff rotazione destrorsa
SX Indiff rotazione sinistrorsa
DX INV Indiff rotazione sinistrorsa
SX INV Indiff rotazione destrorsa
DX INV DX rotazione sinistrorsa
SX INV SX rotazione destrorsa
DX SX ERRORE
SX DX ERRORE
DX INV SX ERRORE
SX INV DX ERRORE
Nel caso in cui il senso di rotazione dell’aggregato sia dichiarato indifferente valgono le regole del
caso illustrato nella Tab. 3. Nel caso in cui sul mandrino sia montato un aggregato il mandrino
stesso non potrà più avere verso di rotazione destrorso invertito o sinistrorso invertito.
36
CNI - HSD S.p.A.
F-gestione_inverter.fm.mif.fm (07-10-08)
Page 45
Tabella 3 Mandrino su cui è montato un aggregato
Mandrino Aggregato Utensile Comando
Indiff Indiff Indiff rotazione destrorsa
Indiff DX Indiff rotazione destrorsa
Indiff SX Indiff rotazione sinistrorsa
Indiff INV Indiff rotazione sinistrorsa
Indiff INV Indiff rotazione destrorsa
Indiff INV Indiff rotazione sinistrorsa
DX DX Indiff rotazione destrorsa
DX DX INV Indiff ERRORE
SX SX Indiff rotazione sinistrorsa
SX SX INV Indiff ERRORE
DX Indiff. INV Indiff rotazione destrorsa
SX Indiff. INV Indiff rotazione sinistrorsa
Indiff Indiff. DX rotazione destrorsa
Indiff DX DX rotazione destrorsa
Indiff. SX DX ERRORE
Indiff DX INV DX rotazione sinistrorsa
Indiff. SX INV DX ERRORE
Indiff Indiff. INV DX rotazione sinistrorsa
DX DX DX rotazione destrorsa
DX DX INV DX ERRORE
SX SX DX ERRORE
SX SX INV DX ERRORE
DX Indiff. INV DX ERRORE
SX Indiff. INV DX rotazione sinistrorsa
Indiff. Indiff. SX rotazione sinistrorsa
Indiff. DX SX ERRORE
Indiff. SX SX rotazione sinistrorsa
Indiff. DX INV SX ERRORE
Indiff. SX INV SX rotazione destrorsa
Indiff. Indiff. INV SX rotazione destrorsa
DX DX SX ERRORE
DX DX INV SX ERRORE
SX SX SX rotazione sinistrorsa
SX SX INV SX ERRORE
DX Indiff. INV SX rotazione destrorsa
SX Indiff. INV SX ERRORE
DX SX ERRORE
SX DX ERRORE
DX SX INV SX rotazione destrorsa
SX DX INV DX rotazione sinistrorsa
4 Gestione degli inverter
all’Inverter
F-gestione_inverter.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
37
Page 46
4 Gestione degli inverter
I dati relativi al pilotaggio degli inverter connessi ai mandrini TP si trovano nella tabella:
DATI TECNICI - DATI MACCHINA - CORRETTORI PANTOGRAFI
I dati da impostare sono i seguenti:
Numero poli motoreSpecifica il numero di poli del motore utilizzato per la rotazione del mandrino.
I possibili valori ammessi sono i seguenti:
0 individua un motore a 2 poli
1 individua un motore a 4 poli
5 individua un motore a 10 poli
In base al valore di questo dato il CN applica una variazione alla velocità di pilotaggio dell’inverter.
Tale variazione si ottiene dividendo la velocità a cui si vuole fare ruotare il mandrino per un
divisore che vale 1 nel caso di motore a 2 poli, 2 nel caso di un motore a 4 poli, 5 nel caso di un
motore a 10 poli.
Moltiplicat. vel. rotazionequesto dato assegna un fattore moltiplicativo da applicare alla velocità
dell’utensile per ottenere la velocità con cui l’inverter deve pilotare il mandrino.
Verso di rotazioneÈ il verso di rotazione del mandrino
I possibili valori ammessi sono i seguenti:
0 indica un verso sinistrorso o destrorso cioè indifferente,
1 indica un verso destrorso
2 indica un verso sinistrorso
3 indica un verso destrorso invertito
4 indica un verso sinistrorso invertito
5 non utilizzato
6 indica un verso indifferente invertito
Velocità min rotazione (m/min)È la velocità minima di rotazione del mandrino.
Quando sul mandrino è montato un aggregato (ovvero un insieme di utensili che lavorano
contemporaneamente), questo dato non è attivo e viene sostituito dall’analogo dato presente nella
tabella degli Aggregati Pantografi.
Velocità max rotazione (m/min) È la velocità massima di rotazione del mandrino.
Quando sul mandrino è montato un aggregato, (ovvero un insieme di utensili che lavorano
contemporaneamente), questo dato non è attivo e viene sostituito dall’analogo dato presente nella
tabella degli Aggregati Pantografi.
Rampa accelerazione (sec)È il tempo che deve impiegare l’inverter per raggiungere la velocità
programmata.
Rampa decelerazione (sec) È il tempo che deve impiegare l’inverter per arrestarsi.
Assorbimento motoreAssegna, in percentuale, il limite massimo di assorbimento in corrente del
mandrino riferito alla capacità di erogazione di corrente dell’inverter.
Se il valore assegnato è 100 l’inverter piloterà il mandrino con la massima corrente che è in grado
di erogare; un valore inferiore limiterà l’assorbimento del mandrino pantografo proteggendolo da
eventuali sovracorrenti.
38
CNI - HSD S.p.A.
F-gestione_inverter.fm.mif.fm (07-10-08)
Page 47
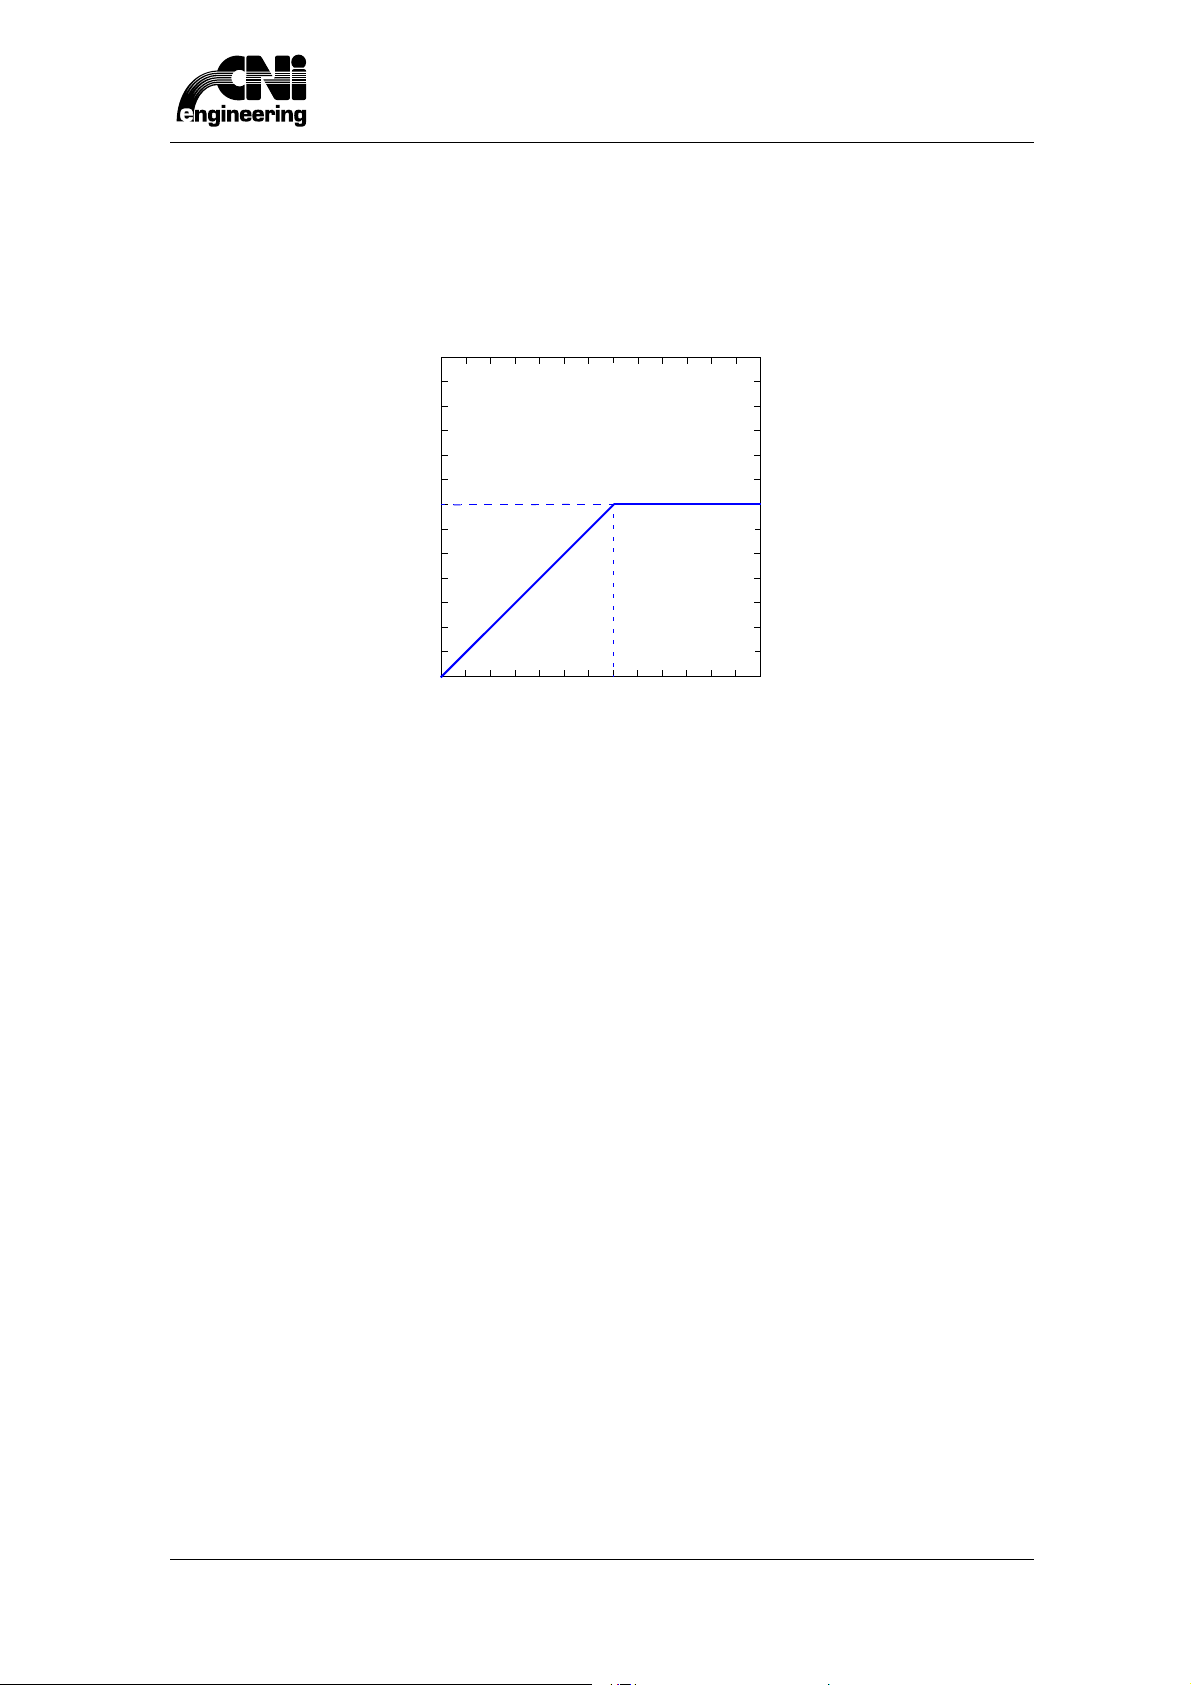
4 Gestione degli inverter
Velocità base (m/min)A volte è indicato come HB; assegna il valore di frequenza per il quale la
tensione di uscita dell’inverter raggiunge il livello massimo, specificato nel dato Tensione massima
(rimanendo costante per frequenze superiori). In figura 8 è riportato il grafico di una possibile
curva di risposta dell’inverter su cui è evidenziato il dato Velocità base.
Figura 8 Curva di risposta dell’Inverter
V
Vmax
0
0
HB
Hz
L’andamento della curva di risposta dell’inverter è lineare crescente per frequenze comprese fra 0
e Hb, costante per frequenze superiori. Per ottenere questo tipo di andamento è necessario
impostare HB1=HB2=0.
Tensione massima (V)Rappresenta il valore di tensione fornito dall’inverter per valori di
frequenza maggiori o uguali al dato di Velocità base.
Numero inverter Assegna il numero dell’inverter che pilota il mandrino. I valori assegnabili sono
numeri interi positivi compresi fra 0 e 15.
È anche possibile assegnare il valore 99; in tal caso il numero dell’inverter viene comunicato al CN
dal PLC nel momento in cui viene posto al valore 1 il segnale COMINV[i]. La lista degli inverter da
pilotare è assegnata mediante il segnale di scambio INV[i,j]. L’indice i rappresenta il numero di
centro; j è un indice compreso fra 0 e 4 nel caso in cui il dato
DATI TECNICI - TABELLE - TABELLE MACCHINA - CENTRI - Abilitazione inverter per T TH
vale 0 (cioè non è attivata la gestione dei mandrini T e TH) altrimenti è compreso fra 1 e 4.
Oltre ai dati descritti occorre impostare alcuni dati relativi agli utensili presenti nella tabella
DATI TECNICI - ATTREZZAGGIO - UTENSILI
Velocità rotazione Assegna la velocità di rotazione di default in RPM (giri/minuto).
Velocità max rotazioneIndica la velocità massima a cui può ruotare l’utensile.
Velocità min rotazioneIndica la velocità minima a cui può ruotare l’utensile.
Rampa accelerazione Questo dato assegna un intervallo di tempo mediante il quale il CN
determina la pendenza della rampa di accelerazione dell’inverter. Un analogo dato è presente
nella tabella
DATI TECNICI - ATTREZZAGGIO - CORRETTORI PANTOGRAFI
Il CN piloterà l’inverter con una rampa data dal maggiore fra questi due dati.
F-gestione_inverter.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
39
Page 48
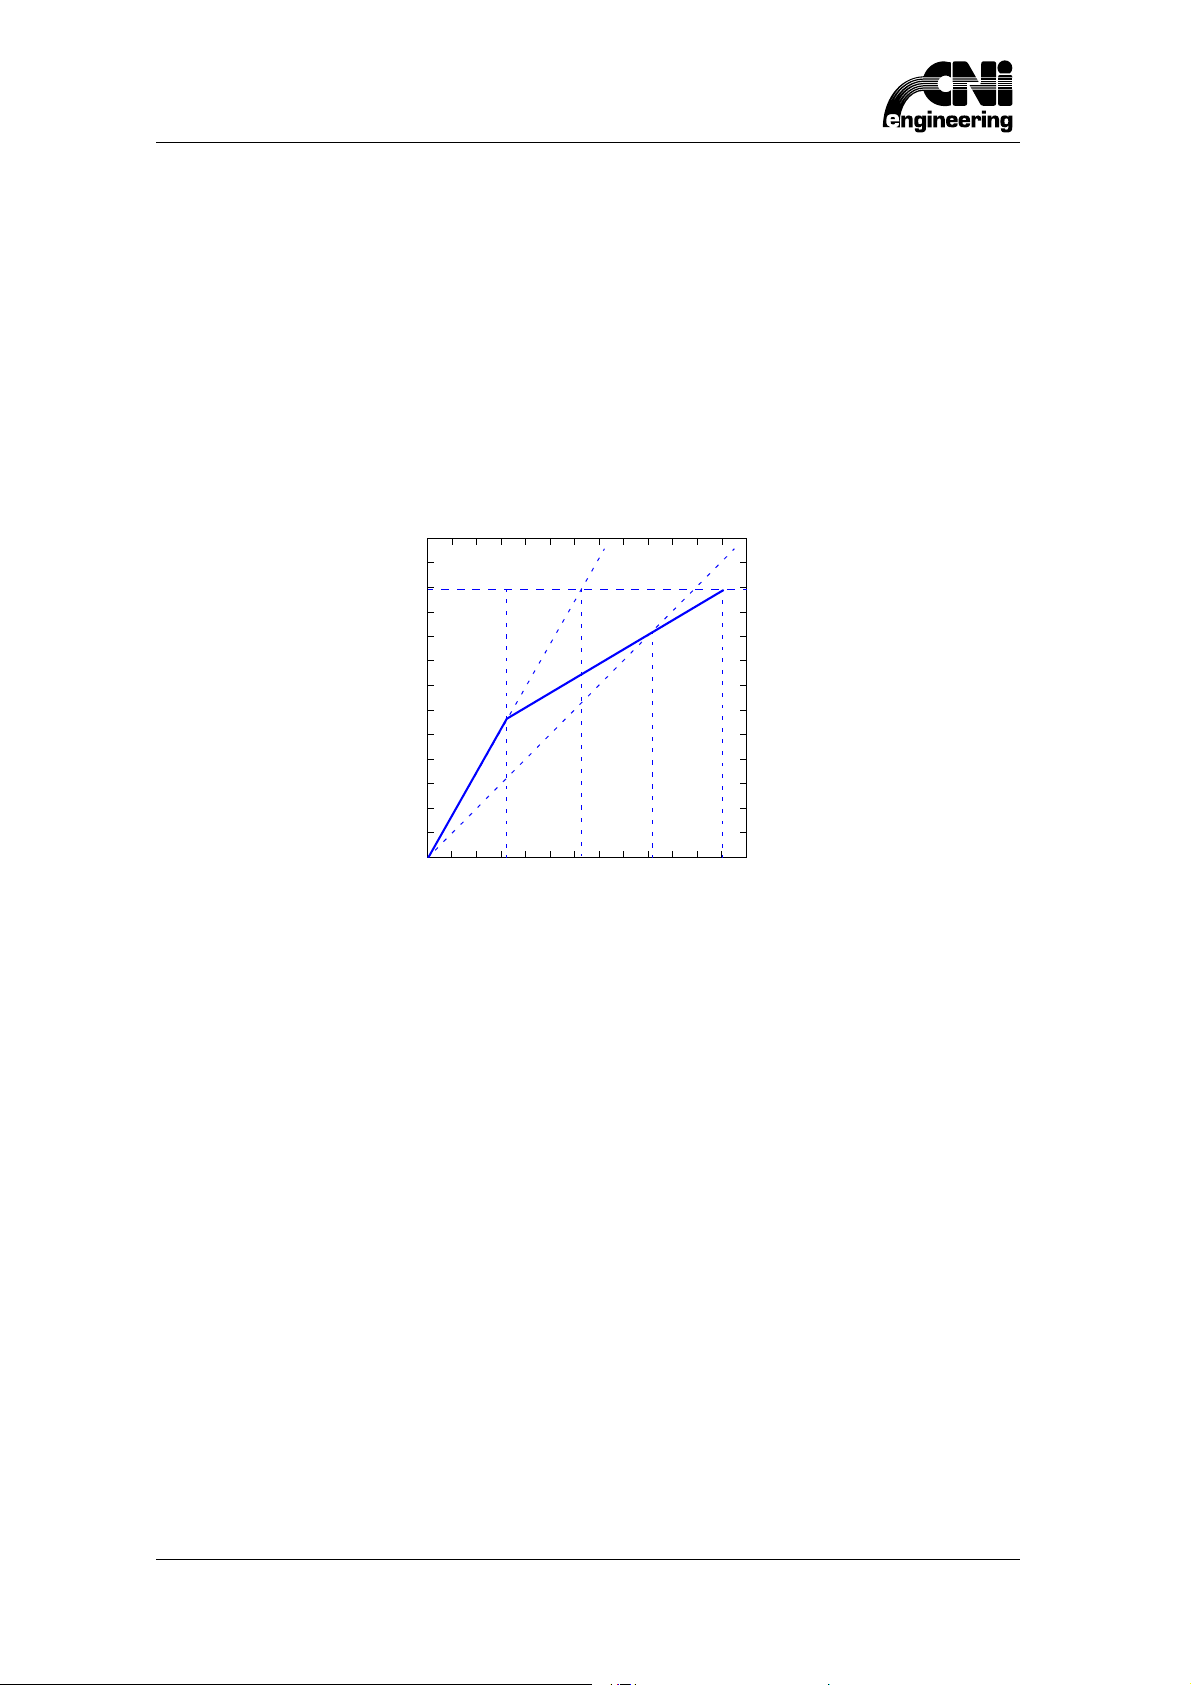
4 Gestione degli inverter
Rampa decelerazione Questo dato assegna un intervallo di tempo mediante il quale il CN
determina la pendenza della rampa di decelerazione dell’utensile.Un analogo dato è presente
nella tabella
DATI TECNICI - ATTREZZAGGIO - CORRETTORI PANTOGRAFI
Il CN piloterà l’inverter con una rampa data dal maggiore fra questi due dati.
HB1, HB2 (1/sec) Velocità base secondarie.
Definisce un intervallo di frequenze [HB1, HB2] tale che per ogni valore di frequenza compresa in
esso viene calcolato un opportuno valore del dato HB. In figura 11 è riportata una possibile curva
di risposta dell’inverter su cui sono evidenziati i dati HB1 e HB2.
Figura 9 Curva di risposta Inverter
V
Vmax
0
0
HB1
HB
HB’
HB2
Hz
4.6 Impostazione dei dati utilizzati dal CN per inverter connessi ai mandrini T, TH
La gestione del pilotaggio degli inverter connessi ai mandrini T e TH deve essere abilitata
assegnando il valore 1 al dato:
DATI TECNICI - TABELLE - TABELLE MACCHINA - CENTRI - Abilitazione inverter per T TH
I dati relativi al pilotaggio degli inverter connessi ai mandrini T e TH si trovano tutti nella tabella:
DATI TECNICI - TABELLE - MACCHINA - DATI INVERTER PER T,TH
Dato un generico mandrino T o TH appartenente al centro i, la corrispondente colonna della
tabella DATI INVERTER PER T,TH viene individuata in base al valore del dato Indice dati inv.
(1,2..)
presente nella tabella DATI TECNICI - ATTREZZAGGIO - CORRETTORI VERTICALI - DATI
INVERTER PER T,TH nel seguente modo:
se vale 0 si assume come numero di colonna il numero i+1
se è > 0 si assume come numero di colonna il valore stesso
La velocità di pilotaggio dell’inverter dipende dalla catena di elementi che si trovano fra l’inverter e
l’utensile, ovvero:
il motore
il mandrino
40
CNI - HSD S.p.A.
F-gestione_inverter.fm.mif.fm (07-10-08)
Page 49
4 Gestione degli inverter
l’utensile
La formula che fornisce la velocità di pilotaggio Vi è la seguente:
ViFmFM⋅()Vu⋅=
Dove:
Vu è la velocità di rotazione dell’utensile che si vuole ottenere. Tale velocità è quella
assegnata nel programma mediante l’istruzione ISO S= oppure, nel caso non sia
programmata, quella impostata nel dato macchina Velocità rotazione
Fm è il valore impostato nel dato macchina Moltiplicat. vel. rotazione
FM è un fattore che dipende dal numero dei poli del motore (Dato Numero poli motore) come
riportato nella seguente tabella:
Tabella 4 Fattori di moltiplicazione in base al numero di poli del motore
Numero poli Motore FM
21
40.5
10 0.2
Il verso di rotazione dell’utensile è assegnato in base al dato Rotazione (0=favore 1=contro).
I dati da impostare sono i seguenti:
Numero inverter Assegna il numero dell’inverter che pilota il mandrino. I valori assegnabili sono
numeri interi positivi compresi fra 0 e 15.
È anche possibile assegnare il valore 99; in tal caso il numero dell’inverter viene comunicato al CN
dal PLC all’atto del comando dell’inverter mediante il segnale di scambio INV[i,0] essendo i il
numero di centro.
Velocità rotazione Assegna la velocità di rotazione di default in RPM (giri/minuto).
Numero poli motoreSpecifica il numero di poli del motore utilizzato per la rotazione del mandrino.
I possibili valori ammessi sono i seguenti:
0 individua un motore a 2 poli
1 individua un motore a 4 poli
5 individua un motore a 10 poli
In base al valore di questo dato il CN applica una variazione alla velocità di pilotaggio dell’inverter.
Tale variazione si ottiene dividendo la velocità a cui si vuole fare ruotare il mandrino per un
divisore che vale 1 nel caso di motore a 2 poli, 2 nel caso di un motore a 4 poli, 5 nel caso di un
motore a 10 poli.
Moltiplicat. vel. rotazionequesto dato assegna un fattore moltiplicativo da applicare alla velocità
di rotazione per ottenere la velocità con cui l’inverter deve pilotare il mandrino.
Verso di rotazioneÈ il verso di rotazione del mandrino
I possibili valori ammessi sono i seguenti:
0 indica un verso sinistrorso o destrorso cioè indifferente,
1 indica un verso destrorso,
F-gestione_inverter.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
41
Page 50
4 Gestione degli inverter
2 indica un verso sinistrorso,
Velocità min rotazione (m/min)È la velocità minima di rotazione del mandrino.
Velocità max rotazione (m/min) È la velocità massima di rotazione del mandrino.
Rampa accelerazione (sec)È il tempo che deve impiegare l’inverter per raggiungere la velocità
programmata.
Rampa decelerazione (sec) È il tempo che deve impiegare l’inverter per arrestarsi.
Assorbimento motoreAssegna, in percentuale, il limite massimo di assorbimento in corrente del
mandrino riferito alla capacità di erogazione di corrente dell’inverter.
Se il valore assegnato è 100 l’inverter piloterà il mandrino con la massima corrente che è in grado
di erogare; un valore inferiore limiterà l’assorbimento del mandrino pantografo proteggendolo da
eventuali sovracorrenti.
Velocità base (m/min)A volte è indicato come HB; assegna il valore di frequenza per il quale la
tensione di uscita dell’inverter raggiunge il livello massimo, specificato nel dato Tensione massima
(rimanendo costante per frequenze superiori). In figura 8 è riportato il grafico di una possibile
curva di risposta dell’inverter su cui è evidenziato il dato Velocità base.
Figura 10 Curva di risposta Inverter
V
Vmax
0
0
HB
Hz
L’andamento della curva di risposta dell’inverter è lineare crescente per frequenze comprese fra 0
e Hb, costante per frequenze superiori. Per ottenere questo tipo di andamento è necessario
impostare HB1=HB2=0.
Tensione massima (V)Rappresenta il valore di tensione fornito dall’inverter per valori di
frequenza maggiori o uguali al dato di Velocità base.
HB1, HB2 (1/sec) Velocità base secondarie.
Definisce un intervallo di frequenze [HB1, HB2] tale che per ogni valore di frequenza compresa in
esso viene calcolato un opportuno valore del dato HB. In figura 11 è riportata una possibile curva
di risposta dell’inverter su cui sono evidenziati i dati HB1 e HB2.
42
CNI - HSD S.p.A.
F-gestione_inverter.fm.mif.fm (07-10-08)
Page 51
Figura 11 Curva di risposta Inverter
V
Vmax
4 Gestione degli inverter
0
0
HB1
HB
HB’
HB2
Hz
F-gestione_inverter.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
43
Page 52
4 Gestione degli inverter
44
CNI - HSD S.p.A.
F-gestione_inverter.fm.mif.fm (07-10-08)
Page 53
5 Tastatura comandata dal PLC
5 Tastatura comandata dal PLC
5.1 Introduzione
Con il termine “Tastatura da PLC” si intende la movimentazione di un asse (comandata dal PLC)
verso una quota obbiettivo scelta in modo tale da far transitare l’asse stesso in un punto in cui è
situato un un dispositivo hardware (un microinterruttore o una battuta).
Quando l’asse incontra tale dispositivo si ferma (il posizionamento da PLC si considera terminato)
e il CN carica la quota assoluta corrispondente alla posizione del dispositivo hardware nel segnale
QUOTAS[i] (dove i è il numero interno dell’asse).
Se l’asse raggiunge la quota obbiettivo senza incontrare il dispositivo hardware “da tastare” il CN
informa il PLC di quanto avvenuto caricando il dato 0xFFFFFFFF nel segnale QUOTAS[i].
I segnali utilizzati per questa funzionalità sono i seguenti:
QUOTAS[i]
START_GRU[j]
ACK_GRU[j]
5.2 Logica di gestione della Tastatura
In questo paragrafo viene data una descrizione del protocollo di colloquio fra PLC e CN nel caso di
gestione di una Tastatura.
La sequenza temporale degli eventi si può descrivere nel modo seguente:
1. il PLC pone a 1 il segnale START_GRU[j], dove j è il numero del raggruppamento degli assi
dedicati alla tastatura
2. Il CN dopo aver rilevato la transizione del segnale START_GRU[j] pone a 1 il segnale
ACK_GRU[j] e comanda il posizionamento
3. Il PLC dopo aver rilevato la transizione del segnale ACK_GRU[j] pone a 0 il segnale
START_GRU[j]
4. Terminati i posizionamenti del raggruppamento il CN carica in QUOTAS[i] la quota assoluta
“tastata” e pone a 0 il segnale ACK_GRU[j].
F-tastatura.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
45
Page 54
5 Tastatura comandata dal PLC
46
CNI - HSD S.p.A.
F-tastatura.fm.mif.fm (07-10-08)
Page 55
6 Movimenti Organizzati da PLC
6 Movimenti Organizzati da PLC
6.1 Descrizione dei Movimenti Organizzati
Per movimenti “Organizzati” da PLC si intende il movimento contemporaneo di un gruppo di assi
ai quali il PLC specifica la quota obbiettivo ed eventualmente i dati di velocità, accelerazione,
anticipo e coppia.
Il gruppo di assi che il PLC può comandare contemporaneamente viene definito un
“raggruppamento".
Sono disponibili al massimo 16 raggruppamenti diversi e fra loro indipendenti cioè che possono
essere comandati simultaneamente.
In ogni raggruppamento si può definire al massimo il posizionamento di 16 assi.
Si consideri come esempio il raggruppamento DEFGR4[i,j].
DEFGR4[i,j] è una matrice di 17 righe e 2 colonne (quindi i=0, ...,16 j=0,1) in cui ogni riga, ad
eccezione dell’ultima, è posta in corrispondenza ad un asse della macchina e ogni colonna ad un
indice vettoriale.
Gli elementi DEFGR4[i,0] devono essere costituiti dai “numeri interni” degli assi che si vogliono
posizionare contemporaneamente; gli elementi DEFGR4[i,1] devono essere costituiti dagli indici
di riferimento dei vettori di dati da utilizzare per ciascun asse.
I vettori dei dati di posizionamento sono: QUOTA[k], VEL[k], ACCEL[k], ANT[k], COPPIA[k] dove k
è un indice che assume i valori interi compresi fra 0 e 15 estremi inclusi.
Mediante il segnale FLAGS[k] è possibile definire le caratteristiche del posizionamento.
Il PLC deve obbligatoriamente assegnare la quota obbiettivo a meno che tale quota sia la quota di
parcheggio presente nei dati macchina dell’asse.
I dati rimanenti sono opzionali e, ad eccezione del dato di coppia, nel caso non vengano
assegnati, determinano un posizionamento con i seguenti dati di default:
velocità massima dell’asse definita nei dati dell’asse,
accelerazione pari al 100% della accelerazione definita nei dati dell’asse,
assenza di anticipo di posizionamento.
ATTENZIONE Il valore di coppia degli assi mechatrolink, qualora non venga assegnato,
permane al valore precedente.
La lista degli assi del raggruppamento deve terminare con un "numero interno asse" pari a -1.
I limiti a cui è soggetto ogni raggruppamento sono i seguenti:
non è possibile definire uno stesso asse più di una volta nello stesso raggruppamento (uno
stesso asse invece può comparire in raggruppamenti diversi);
in ogni raggruppamento vengono eseguiti solo i posizionamenti di assi che non siano già in
fase di movimentazione, gli assi già impegnati in posizionamenti vengono ignorati.
F-mov_org.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
47
Page 56
6 Movimenti Organizzati da PLC
6.2 Esempio di organizzazione di movimenti
Si supponga di avere una macchina con 6 assi chiamati X, Y, Z, U, V, W che si vogliono porre in
movimento contemporaneamente alle seguenti condizioni:
si vuole portare l’asse X, alla quota di parcheggio con una velocità di 5 m/min,
si vuole posizionare l’asse Y, in modo incrementale, a 50 mm,
si vuole posizionare l’asse Z, in modo assoluto, alla quota 300 mm, con una velocità di 4 m/
min, una accelerazione pari al 60% e un anticipo di 0.1 mm,
si vuole portare l’asse U alla quota di parcheggio,
si vuole posizionare l’asse V, in modo incrementale, a 200 mm con un anticipo di 0.1 mm,
si vuole portare l’asse W alla quota di parcheggio con una accelerazione pari al 40%.
Si supponga ancora che i "numeri interni" degli assi della macchina siano i seguenti:
0 per l’asse x,,
1 per l’asse Y,
2 per l’asse Z,
3 per l’asse U,
4 per l’asse V,
5 per l’asse W.
Si considerano due raggruppamenti: il primo formato dagli assi U e Y e il secondo dagli assi W, V,
X, Z.
Per definire i raggruppamenti si utilizzano i segnali DEFGR7[i,j] e DEFGR10[i,j].
Gli indici di riferimento relativi ai vettori QUOTA[k], VEL[k], ACCEL[k], ANT[k] sono:
asse X, indice 7,
asse Y indice 0,
asse Z indice 3,
asse U indice 5,
asse V indice 4,
asse W indice 6.
Il segnale DEFGR7[i,j] dovrà essere così assegnata:,
3 5
1 0
-1 -1
Il segnale DEFGR10[i,j] dovrà essere così assegnata:
56
44
07
23
-1 -1
48
CNI - HSD S.p.A.
F-mov_org.fm.mif.fm (07-10-08)
Page 57
6 Movimenti Organizzati da PLC
I vettori QUOTA[k], VEL[k], ACCEL[k], FLAGS[k] devono essere così assegnati:
k QUOTA[k] VEL[k] ACCEL[k] ANT[k] FLAGS[k]
0 50 - - - 0x,01
1 - - - - 2 - - - - 3 300 4 60 0.1 0x,1c
4 200 - - 0.1 0x,11
5 - - - - 0x,02
6 - - 40 - 0x,0A
7 - 5 - - 0x,06
8 - - - - -
9 - - - - 10 - - - - 11 - - - - 12 - - - - 13 - - - - 14 - - - - 15 - - - - -
Dopo aver preparato tutti i dati relativi ai posizionamenti che si vogliono realizzare, vediamo come
si interagisce con il CN per attuare i posizionamenti del raggruppamento 10 (DEFGR10[i,j]).
Naturalmente si suppone che siano verificate tutte le condizioni che permettono la
movimentazione degli assi.
I segnali che dovremo utilizzare sono:
START_GRU[l],
STOP_GRU[l],
ACK_GRU[l].
Nei segnali citati l è un intero compreso fra 0 e 15 estremi inclusi e indicizza i possibili
raggruppamenti. Nel nostro caso l=10.
La sequenza temporale degli eventi si può descrivere nel modo seguente.
1. Il PLC pone a 1 il segnale START_GRU[10].
2. Il CN dopo aver rilevato la transizione del segnale START_GRU[10] pone a 1 il segnale
ACK_GRU[10] e comanda i posizionamenti.
3. Il PLC dopo aver rilevato la transizione del segnale ACK_GRU[10] pone a 0 il segnale
START_GRU[10].
4. Terminati i posizionamenti del raggruppamento il CN pone a 0 il segnale ACK_GRU[10].
A questo punto il CN è pronto per comandare di nuovo il raggruppamento 10.
F-mov_org.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
49
Page 58
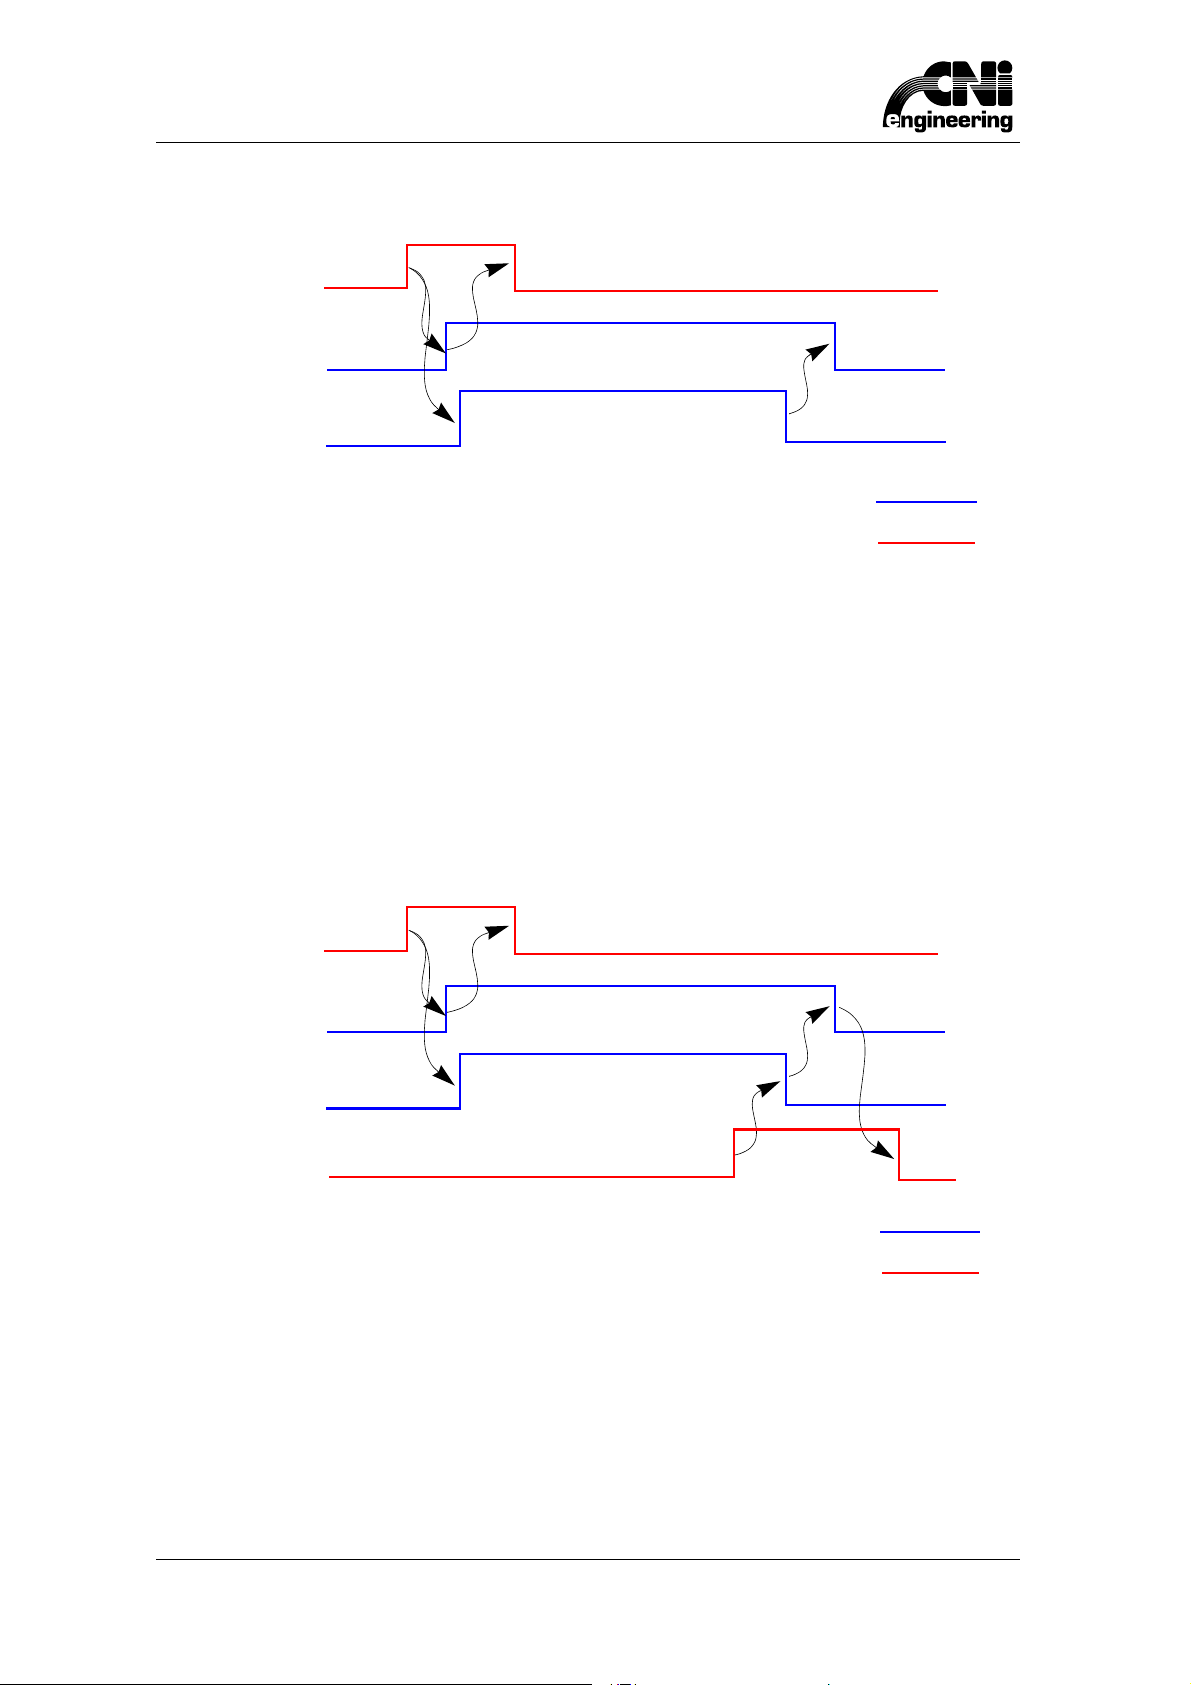
6 Movimenti Organizzati da PLC
START_GRU[l]
ACK_GRU[l]
ASSCOM[ ]
CN-PLC
PLC-CN
Mediante il segnale STOP_GRU[l] è possibile fermare un gruppo di posizionamenti in corso.
Ad esempio: supponiamo di voler fermare i posizionamenti del raggruppamento 10 (la situazione
è START_GRU[10]=0 e ACK_GRU[10]=1).
1. Il CN dopo aver rilevato la transizione del segnale STOP_GRU[10] ferma tutti gli assi del
raggruppamento 10 e successivamente pone a 0 il segnale ACK_GRU[10].
2. Il PLC dopo aver rilevato la transizione del segnale ACK_GRU[10] pone a 0 il segnale
STOP_GRU[10].
START_GRU[l]
ACK_GRU[l]
ASSCOM[ ]
STOP_GRU[l]
CN-PLC
PLC-CN
È importante sottolineare che:
nel caso in cui il segnale START_GRU[l] sia al livello logico 1 esso deve essere posto a 0 solo
dopo che il CN ha posto il segnale ACK_GRU[l] a 1.
In questo modo si ha la certezza che il CN ha rilevato il fronte di salita di START_GRU[l].
Nel caso in cui il segnale STOP_GRU[l] sia al livello logico 1 esso deve essere posto a 0 solo
dopo che il CN ha posto il segnale ACK_GRU[l] a 0.
In questo modo si ha la certezza che il CN ha rilevato il fronte di salita di STOP_GRU[l] .
50
CNI - HSD S.p.A.
F-mov_org.fm.mif.fm (07-10-08)
Page 59
6 Movimenti Organizzati da PLC
Esistono alcuni casi di errore in cui anche se il PLC pone a 1 il segnale START_GRU[l] il CN
non comanda gli assi e non pone a 1 il segnale ACK_GRU[l].
Il PLC deve allora resettare il segnale START_GRU[l] in altro modo; tipicamente ciò si può
attuare resettando START_GRU[l] quando viene rilevato il fronte di salita del tasto di STOP.
Se il PLC pone a 1 START_GRU[l] e STOP_GRU[l] contemporaneamente, il CN non rileva
nessun comando.
ATTENZIONE Gli assi impegnati in movimenti organizzati da PLC possono essere fermati
solo con il segnale di STOP_GRU.
I segnali EMERGENZA e STOP da PLC non hanno effetto.
È consigliato porre a 1 il segnale STOP_GRU[l] sul fronte di salita del segnale di STOP nel
caso in cui il segnale ACK_GRU[l] è a 1. In questo modo all’atto della pressione del tasto di
STOP tutti gli assi comandati tramite movimenti organizzati da PLC vengono fermati.
6.2.1 Esempio: posizionamento di un raggruppamento
Il seguente stralcio di programma PLC gestisce il posizionamento di un raggruppamento di assi.
La prima parte di programma contiene il caricamento dei dati necessari alla definizione del
raggruppamento, la seconda parte gestisce il posizionamento.
(omissis)
(* prepariamo i dati per la gestione POSIZIONAMENTO *)
(* assi c, Z1, Z2 *)
(* asse C: utilizziamo DEFGR2 *)
LD 4 (* asse C *)
ST DEFGR2[0,0]
LD 4 (* slot 4 *)
ST DEFGR2[0,1]
(* asse Z1: utilizziamo DEFGR2 *)
LD 5 (* asse Z1 *)
ST DEFGR2[1,0]
LD 5 (* slot 5 *)
ST DEFGR2[1,1]
(* asse Z2: utilizziamo DEFGR2 *)
LD 6 (* asse Z2 *)
ST DEFGR2[2,0]
LD 6 (* slot 6 *)
ST DEFGR2[2,1]
LD -1
ST DEFGR2[3,0]
ST DEFGR2[3,1]
LD 0 (* non selezionare opzioni
ST FLAGS[4]
ST FLAGS[5]
F-mov_org.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
51
Page 60
6 Movimenti Organizzati da PLC
ST FLAGS[6]
LD 100.0
ST QUOTA[4] (* quota per asse C *)
LD 5.0
ST QUOTA[5] (* quota per asse Z1 *)
LD 5.0
ST QUOTA[6] (* quota per asse Z2 *)
(omissis)
(* posizionamento automatico gruppo 2 *)
LD ACK_GRU[2]
STN LED8 (* visualizza *)
LD TASTI[14]
(* rileva fronte salita TASTI[14] *)
ST POSAUT.CLK
CAL POSAUT
LD POSAUT.Q
ST FPOSAUT
LD FPOSAUT (* carica fronte di salita
ANDN ACK_GRU[2] (* solo se non in START *)
AND MANUALE (* solo in MANUALE *)
JMPCN NOPOS1
(* comando di posizionamento gruppo 2 C,Z1,Z2 *)
ST QUOTA[4] (* quota per asse C *)
LD 1
ST START_GRU[2]
NOPOS1:
(* sul fronte di salita di ACK_GRU gruppo 2 RESET START_GRU
LD ACK_GRU[2]
ST SACKGR2.CLK
CAL SACKGR2
LD SACKGR2.Q
ST FACKGR2
LD FACKGR2
JMPCN NOFACK2
LD 0
ST START_GRU[2]
NOFACK2:
LD STOP
(* premuto il tasto STOP del PLC *)
OR EMERGENZA
52
CNI - HSD S.p.A.
F-mov_org.fm.mif.fm (07-10-08)
Page 61
AND ACK_GRU[2]
ST STOP_GRU[2]
JMPCN NIEN2
LD 0
ST START_GRU[2]
NIEN2:
6 Movimenti Organizzati da PLC
F-mov_org.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
53
Page 62
6 Movimenti Organizzati da PLC
54
CNI - HSD S.p.A.
F-mov_org.fm.mif.fm (07-10-08)
Page 63
7 Blocco dellÊesecuzione di un passo di programma
7 Blocco dell’esecuzione di un passo di programma
Quando in un passo di programma sono presenti delle istruzioni di posizionamento, il CN, prima di
interpretare tali istruzioni, esegue un controllo sul segnale HLD_AXPR[i] (l’indice i individua il
numero interno di un asse). Il controllo viene effettuato per ogni posizionamento programmato.
Se almeno uno degli elementi del vettore HLD_AXPR[i] viene rilevato a 1 il CN esegue le
seguenti attività:
carica nel vettore TARGET[i ] le quote di posizionamento assolute degli assi programmati nel
passo.
Per gli assi che non sono stati programmati, il CN carica in TARGET[i] i valori 0xFFFFFFFF
il CN porta a 1 il segnale INHOLD[c] (l’indice c individua il numero del centro della macchina)
il CN non attua i posizionamenti programmati e si pone in attesa di un livello logico 1 del
segnale NOHOLD[c]
il PLC pone a 1 il segnale NOHOLD[c] per sbloccare l’esecuzione del programma
il CN porta a 0 il segnale INHOLD[c] e si pone in attesa di uno 0 nel segnale NOHOLD[c]
il PLC pone a 0 il segnale NOHOLD[c]
il CN riesegue un controllo dei dati contenuti nel segnale HLD_AXPR e se li trova tutti a 0
esegue il posizionamento precedentemente bloccato.
Nel caso il CN trovi almeno un elemento di HLD_AXPR a 1 riesegue la procedura descritta.
F-blocco_pos.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
55
Page 64
7 Blocco dellÊesecuzione di un passo di programma
56
CNI - HSD S.p.A.
F-blocco_pos.fm.mif.fm (07-10-08)
Page 65
8 Invio di comandi tra PLC e CN
8 Invio di comandi tra PLC e CN
Scopo di questo capitolo è di descrivere in dettaglio il protocollo tramite il quale il PLC richiede al
CN l’attuazione di comandi e viceversa. Tale protocollo è detto di ‘‘handshake".
8.1 Invio di comandi da PLC a CN
I segnali PLC Ö CN utilizzabili per l’invio di comandi al CN sono i seguenti:
RIC_OP
ACK_OP
ERR_OP
COD_OP
DATA_OP[i]
L’invio di comandi da PLC a CN avviene nel seguente modo:
Il PLC carica in COD_OP il codice corrispondente al comando che vuol fare eseguire al CN e,
nel caso sia necessario, fornisce gli ulteriori dati nel vettore DATA_OP[i].
Il PLC porta a 1 il segnale RIC_OP.
Il CN, avendo rilevato la transizione, allo stato 1, del segnale RIC_OP può comportarsi in uno
dei seguenti modi:
interpreta il comando ricevuto e, nel caso non riscontri la presenza di un errore, lo esegue e
comunica al PLC che il comando è stato attuato ponendo a 1 il segnale ACK_OP, a 0 il
segnale ERR_OP e ponendo gli eventuali dati di ritorno nello stesso vettore DATA_OP[i]
Interpreta il comando ricevuto e, nel caso riscontri la presenza di un errore, non lo esegue,
pone a 1 ACK_OP, ERR_OP e pone il codice di errorre in COD_OP ed eventuali dati nello
stesso vettore DATA_OP[i].
Il PLC rilevato il fronte di salita di ACK_OP pone a 0 RIC_OP
Il CN sul fronte di discesa di RIC_OP pone a 0 ACK_OP
8.1.1 Descrizione dei Codici dei Comandi da PLC a CN
L’insieme dei codici dei comandi da inviare mediante il segnale COD_OP[i] è fornito mediante una
lista delle caratteristiche associate ai vari comandi
Codice Comando 1 (NEXTNUM)
Descrizione Mediante questo comando è possibile richiedere un identificatore di riga
della distinta in esecuzione.
Dati per invio DATA_OP[0]=1 identificatore della riga successiva all’ultima riga richiesta
DATA_OP[0]=0 identificatore della riga corrente
DATA_OP[1]=1 Nessun confronto fra QNTA e CONT
DATA_OP[1]=0 Confronto fra QNTA e CONT
Dati in risposta DATA_OP[0]=0 Identificatore Ok
DATA_OP[0]=1 Identificatore non ancora disponibile
DATA_OP[0]=2 Identificatori esauriti
DATA_OP[1]=i dove con i si indica l’identificatore riga
DATA_OP[2]=c dove con c si indica il valore del contapezzi
DATA_OP[3]=q dove con q si indica il valore della quantità
Codice Errore 1: operazione non abilitata
2: operazione non possibile
F-plc_cn.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
57
Page 66
8 Invio di comandi tra PLC e CN
Codice Comando 1 (NEXTNUM)
Note questo comando è utilizzabile per la gestione della evoluzione degli start
programma.
.
Codice Comando 2 (ADDCONT)
Descrizione Mediante questo comando è possibile sommare un opportuno valore al
contapezzi di una riga di distinta.
Dati per invio DATA_OP[0]=identificatore di riga. Se si pone DATA_OP[0]=0 si modifica il
contapezzi della riga in esecuzione
DATA_OP[1]=valore da sommare al contapezzi
Dati in risposta DATA_OP[0]=valore del contapezzi
DATA_OP[1]=valore del preset
Codice Errore 1: operazione non abilitata
2: operazione non possibile
3: identificatore riga non trovato o non valido
Note Questo comando è utilizzabile per la gestione della evoluzione degli start
programma.
Codice Comando 3 (EXITNUM)
Descrizione Comando di “programma eseguito" su tutti i centri
Dati per invio DATA_OP[0]=i dove con i si indica l’identificatore riga
DATA_OP[2]=c dove con c si indica il valore del contapezzi
Dati in risposta nessuno.
Codice Errore 1: operazione non abilitata
2: operazione non possibile
3: identificatore riga non trovato o non valido
Note questo comando è utilizzabile per la gestione della evoluzione degli start
programma.
Codice Comando 4 (QTACONT)
Descrizione Mediante questo comando è possibile richiedere al CN i valori del preset e
del contapezzi di una riga di distinta.
Dati per invio DATA_OP[0]=identificatore riga. Se si pone DATA_OP[0]=0 si richiedono i
valori del preset e del contapezzi della riga in esecuzione
Dati in risposta DATA_OP[0]=valore del preset
DATA_OP[1]=valore del contapezzi
Codice Errore 1: operazione non abilitata
2: operazione non possibile
3: identificatore riga non trovato o non valido
Note questo comando è utilizzabile per la gestione della evoluzione degli start
programma.
58
CNI - HSD S.p.A.
F-plc_cn.fm.mif.fm (07-10-08)
Page 67
8 Invio di comandi tra PLC e CN
Codice Comando 5 (DELRIGA)
Descrizione Mediante questo comando è possibile cancellare una riga di distinta
Dati per invio DATA_OP[0]=numero d’ordine della riga da cancellare. Se si pone
DATA_OP[0]= -1 si cancellano tutte le righe della distinta.
Dati in risposta DATA_OP[0]=numero di righe cancellate.
Codice Errore 2: operazione non possibile
Note
Codice Comando 6 (POSRIGA)
Descrizione Mediante questo comando è possibile posizionare il cursore su una riga
della distinta.
Dati per invio DATA_OP[0]=numero d’ordine della riga su cui si vuole posizionare il
cursore. Se si pone DATA_OP[0]= -1 non viene posizionato il cursore ma si
hanno comunque i dati in risposta.
Dati in risposta DATA_OP[0]= numero d’ordine della riga di distinta su cui è posizionato il
cursore (-1=nessuna riga)
DATA_OP[1]=numero di righe della distinta (-1=nessuna riga)
DATA_OP[2]=numero d’ordine della riga di distinta in esecuzione (-
1=nessuna riga)
DATA_OP[3]=numero d’ordine della colonna di distinta su cui è posizionato
il cursore (numero d’ordine del campo della riga della distinta).
Codice Errore 2: operazione non possibile
Note Se il valore ritornato in DATA_OP[i] è -1 si ha che il corrispondente dato
fornito non è significativo.
Codice Comando 7 (SETPAR)
Descrizione Mediante questo comando è possibile modificare uno dei campi numerici
della distinta
Dati per invio DATA_OP[0]=numero d’ordine della riga di cui si vuole modificare uno dei
campi numerici. Nel caso si assegni il numero -1 si intende modificare uno
dei campi numerici della riga in esecuzione o della riga su cui è posizionato
il cursore.
DATA_OP[1]=numero d’ordine della colonna della distinta che si intende
modificare.
DATA_OP[2]=valore da sostituire a quello visualizzato. Questo dato deve
essere di tipo “float”.
Dati in risposta DATA_OP[0]=numero d’ordine della riga modificata.
DATA_OP[1]=numero di colonna della distinta che è stata modificata.
DATA_OP[2]=valore visualizzato. Questo dato è di tipo “float".
Codice Errore 2: operazione non possibile
Note Per “campo numerico della distinta" si intende una colonna che può
contenere solo dati numerici come, ad esempio i campi quantità e
contapezzi. Nel caso che il valore ritornato in DATA_OP[i] sia -1 si ha che il
corrispondente dato fornito non è significativo.
F-plc_cn.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
59
Page 68
8 Invio di comandi tra PLC e CN
Codice Comando 8 (GETPAR)
Descrizione Mediante questo comando è possibile incrementare uno dei campi
numerici della distinta
Dati per invio DATA_OP[0]=numero d’ordine della riga di cui si vuole incrementare uno
dei campi numerici. Nel caso si assegni il valore -1 si intende incrementare
uno dei campi numerici della riga in esecuzione o della riga su cui è
posizionato il cursore.
DATA_OP[1]=numero di colonna della distinta che si intende modificare.
DATA_OP[2]=valore da sommare a quello visualizzato. Questo dato deve
essere di tipo “float".
Dati in risposta DATA_OP[0]=numero d’ordine della riga incrementata.
DATA_OP[1]=numero di colonna della distinta che è stata incrementata.
DATA_OP[2]=valore visualizzato. Questo dato è di tipo “float".
Codice Errore 2: operazione non possibile
Note Per “campo numerico della distinta" si intende una colonna che può
contenere solo dati numerici come, ad esempio, i campi quantità e
contapezzi. Se il valore ritornato in DATA_OP[i] è -1 si ha che il
corrispondente dato fornito non è significativo.
Codice Comando 9 (SAVEDSTN)
Descrizione Mediante questo comando è possibile salvare in memoria la distinta di
lavoro
Dati per invio nessuno
Dati in risposta DATA_OP[0]=numero di righe della distinta salvate
DATA_OP[0]=-1 salvataggio della distinta fallito
Codice Errore
Note
Codice Comando 10 (AZZERAMENTO)
Descrizione Mediante questo comando è possibile selezionare lo stato di Azzeramento
Dati per invio nessuno.
Dati in risposta nessuno.
Codice Errore 1: operazione non abilitata
2: operazione non possibile
Note
Codice Comando 11 (MANUALE)
Descrizione Mediante questo comando è possibile selezionare lo stato di Manuale
Dati per invio nessuno.
Dati in risposta nessuno.
Codice Errore 1: operazione non abilitata
2: operazione non possibile
Note
60
CNI - HSD S.p.A.
F-plc_cn.fm.mif.fm (07-10-08)
Page 69
8 Invio di comandi tra PLC e CN
Codice Comando 12 (MDI)
Descrizione Mediante questo comando è possibile selezionare lo stato di MDI
Dati per invio nessuno
Dati in risposta nessuno
Codice Errore 1: operazione non abilitata
2: operazione non possibile
Note
Codice Comando 13 (AUTOMATICO)
Descrizione Mediante questo comando è possibile selezionare lo stato di Automatico
Dati per invio nessuno
Dati in risposta nessuno
Codice Errore 1: operazione non abilitata
2: operazione non possibile
Note
Codice Comando 14 (AZZGLO)
Descrizione Mediante questo comando è possibile selezionare lo stato di Azzeramento
Globale
Dati per invio nessuno
Dati in risposta nessuno
Codice Errore 1: operazione non abilitata
2: operazione non possibile
Note
Codice Comando 15 (AZZCEN)
Descrizione Mediante questo comando è possibile selezionare lo stato di Azzeramento
di Centro
Dati per invio nessuno
Dati in risposta nessuno
Codice Errore 1: operazione non abilitata
2: operazione non possibile
Note
Codice Comando 16 (AZZSIN)
Descrizione Mediante questo comando è possibile selezionare lo stato di Azzeramento
Singolo
Dati per invio nessuno
Dati in risposta nessuno
F-plc_cn.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
61
Page 70
8 Invio di comandi tra PLC e CN
Codice Comando 16 (AZZSIN)
Codice Errore 1: operazione non abilitata
2: operazione non possibile
Note
Codice Comando 17 (AZZMAN)
Descrizione Mediante questo comando è possibile selezionare lo stato di Azzeramento
Manuale
Dati per invio nessuno
Dati in risposta nessuno
Codice Errore 1: operazione non abilitata
2: operazione non possibile
Note
Codice Comando 18 (SELAX)
Descrizione Mediante questo comando è possibile selezionare o richiedere il numero
d’ordine dell’asse selezionato.
Dati per invio DATA_OP[0]=numero d’ordine dell’asse da selezionare.
Nel caso si assegni il numero -1 non viene selezionato alcun asse.
Dati in risposta DATA_OP[0]=numero dell’asse in selezione.
Codice Errore -1: operazione non possibile
Note
Codice Comando 19 (DISTASTI)
Descrizione Mediante questo comando è possibile abilitare/disabilitare i seguenti codici
comandi: 10, 11, 12, 13, 14, 15, 16, 17, 18
Dati per invio DATA_OP[0]=0 abilita.
DATA_OP[0]=1 disabilita.
Dati in risposta nessuno.
Codice Errore -1: operazione non possibile
Note
Codice Comando 20 (SHUTDOWN)
Descrizione Mediante questo comando è possibile spegnere il CN
62
CNI - HSD S.p.A.
F-plc_cn.fm.mif.fm (07-10-08)
Page 71
8 Invio di comandi tra PLC e CN
Codice Comando 20 (SHUTDOWN)
Dati per invio DATA_OP[0]=0 salva alcune informazioni e richiede la conferma dello
spegnimento del CN.
DATA_OP[0]=1 non salva alcune informazione e richiede la conferma dello
spegnimento del CN.
DATA_OP[1] specifica le informazioni da salvare come riportato di seguito:
DATA_OP[1]=0 salva tutte le informazioni
Bit 0 di DATA_OP[1]=1 salva la distinta (se il salvataggio della distinta è
abilitato)
Bit 1 di DATA_OP[1]=1 salva la posizione delle finestre sullo schermo
del CN
Bit 2 di DATA_OP[1]=1 salva il contenuto della finestra DEBUG che
visualizza i passi di programma in esecuzione
Bit 3 di DATA_OP[1]=1 salva gli identificatori delle righe della distinta
Dati in risposta nessuno.
Codice Errore -1: operazione non possibile
Note
Codice Comando 21 (MODMOV)
Descrizione Mediante questo comando è possibile impostare/richiedere il modo di
movimento manuale attivo
Dati per invio DATA_OP[0]=0 modo manuale assi.
DATA_OP[0]=1 modo manuale cartesiano.
DATA_OP[0]=2 modo manuale utensile
DATA_OP[0]=-1 richiesta al CN del modo manuale attivo
Dati in risposta DATA_OP[0] modo manuale corrente.
Codice Errore 1: operazione non abilitata
2: operazione non possibile
Note I dati in risposta si hanno solo nel caso in cui DATA_OP[0]=-1.
Codice Comando 22 (SELMODO)
Descrizione Mediante questo comando è possibile impostare/richiedere il modo
macchina corrente (2)
Dati per invio DATA_OP[0]=0 nessun modo macchina attivo.
DATA_OP[0]=1 Modo Macchina Azzeramento.
DATA_OP[0]=2 Modo Macchina Movimenti Manuali (JOG).
DATA_OP[0]=3 Modo Macchina Movimenti Quotati (MDI).
DATA_OP[0]=4 Modo Macchina Automatico.
DATA_OP[0]=-1 richiesta del modo macchina corrente.
Dati in risposta DATA_OP[0]=Modo Macchina attivo.
Codice Errore 1: operazione non abilitata
2: operazione non possibile
Note I dati in risposta si hanno solo nel caso in cui DATA_OP[0]=-1
F-plc_cn.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
63
Page 72
8 Invio di comandi tra PLC e CN
Codice Comando 25 (JOG_PIU)
Descrizione Mediante questo comando è possibile attivare il movimento manuale di un
asse verso quote crescenti (JOG +).
Dati per invio DATA_OP[0]=numero d’ordine dell’asse da muovere. Nel caso si assegni il
numero -1 l’asse mosso è quello in selezione.
DATA_OP[1]=1 JOG + lento.
DATA_OP[1]=0 JOG + veloce.
Dati in risposta nessuno
Codice Errore 1: operazione non abilitata
2: operazione non possibile
Note
Codice Comando 26 (JOG_MENO)
Descrizione Mediante questo comando è possibile attivare il movimento manuale di un
asse verso quote decrescenti (JOG -)
Dati per invio DATA_OP[0]=numero d’ordine dell’asse da muovere. Nel caso si assegni il
numero -1 l’asse mosso è quello in selezione.
DATA_OP[1]=1 JOG - lento.
DATA_OP[1]=0 JOG - veloce.
Dati in risposta nessuno
Codice Errore 1: operazione non abilitata
2: operazione non possibile
Note
Codice Comando 27 (JOG_STOP)
Descrizione Mediante questo comando è possibile fermare un asse posto in movimento
mediante i comandi di JOG.
Dati per invio DATA_OP[0]=numero d’ordine dell’asse da fermare. Nel caso si assegni il
numero -1 l’asse fermato è quello in selezione.
Dati in risposta nessuno
Codice Errore 1: operazione non abilitata
2: operazione non possibile
Note
Codice Comando 28 (MDI_PIU)
Descrizione Mediante questo comando è possibile attivare il movimento di un asse in
modo incrementale verso quote crescenti (MDI +)
Dati per invio DATA_OP[0]=numero d’ordine dell’asse da muovere. Nel caso si assegni il
numero -1 l’asse mosso è quello in selezione.
DATA_OP[1]=1 impone un incremento ‘‘normale".
DATA_OP[1]=0 impone un incremento ‘‘esteso".
Dati in risposta nessuno
64
CNI - HSD S.p.A.
F-plc_cn.fm.mif.fm (07-10-08)
Page 73
8 Invio di comandi tra PLC e CN
Codice Comando 28 (MDI_PIU)
Codice Errore 1: operazione non abilitata
2: operazione non possibile
Note Con incremento “normale"/‘‘esteso" si intende lo spostamento assegnato
mediante la finestra MDI del programma Quote.
Codice Comando 29 (MDI_MENO)
Descrizione Mediante questo comando è possibile attivare il movimento di un asse in
modo incrementale verso quote decrescenti (MDI -)
Dati per invio DATA_OP[0]=numero d’ordine dell’asse da muovere. Nel caso si assegni il
numero -1 l’asse mosso è quello in selezione.
DATA_OP[1]=1 impone un decremento ‘‘normale".
DATA_OP[1]=0 impone un decremento ‘‘esteso".
Dati in risposta nessuno
Codice Errore 1: operazione non abilitata
2: operazione non possibile
Note Con decremento “normale"/”esteso" si intende lo spostamento assegnato
mediante la finestra MDI del programma Quote.
Codice Comando 30 (SCALIBR_AX)
Descrizione Mediante questo comando è possibile scalibrare un asse
Dati per invio DATA_OP[0]=Numero interno dell’asse da scalibrare; il valore -1 scalibra
tutti gli assi della macchina
Dati in risposta nessuno
Codice Errore
Note
Codice Comando 31 (START_PIU)
Descrizione Mediante questo comando è possibile inviare uno start al passo di
programma successivo
Dati per invio DATA_OP[0]=numero del centro. Il valore -1 invia il comando a tutti i centri
della macchina
Dati in risposta nessuno
Codice Errore
Note
Codice Comando 32 (START_MENO)
Descrizione Mediante questo comando è possibile inviare uno start al passo di
programma precedente (retrace)
Dati per invio DATA_OP[0]=Numero del centro; il valore -1 invia il comando a tutti i centri
della macchina
Dati in risposta nessuno
F-plc_cn.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
65
Page 74
8 Invio di comandi tra PLC e CN
Codice Comando 32 (START_MENO)
Codice Errore
Note
Codice Comando 33 (SELSEMIAUTOM)
Descrizione Mediante questo comando è possibile selezionare/richiedere lo stato
semiautomatico/lo stato in corso
Dati per invio DATA_OP[0]= 0 stato automatico
DATA_OP[0]= 1 stato semiautomatico
DATA_OP[0]= -1 richiesta dello stato corrente
DATA_OP[1]= 1 visualizzazione dei passi del programma nella finestra
DEBUG
DATA_OP[1]= 0 visualizzazione dei passi del programma e delle
subroutine nella finestra DEBUG
DATA_OP[1]= -1 richiesta del tipo visualizzazione corrente
DATA_OP[2] = 1 visualizzazione dei passi del programma e delle linee di
commento nella finestra DEBUG
DATA_OP[2] = 0 visualizzazione dei passi del programma e delle linee di
commento nella finestra DEBUG
DATA_OP[2] = -1 richiesta dello stato di visualizzazione dei commenti
DATA_OP[3] = numero del centro
Dati in risposta DATA_OP[0]= 0 stato corrente: automatico
DATA_OP[0]= 1 stato corrente: semiautomatico
DATA_OP[1]= 1 visualizzazione dei passi di programma
DATA_OP[1] = 0 visualizzazione dei passi di programma e delle subroutine
DATA_OP[2]= 1 visualizzazione dei passi di programma senza le linee di
commento
DATA_OP[2]= 0 visualizzazione dei passi di programma e delle linee di con
commento
Codice Errore
Note
Codice Comando 34 (SET_BREAK)
Descrizione Mediante questo comando è possibile assegnare o richiedere il numero di
linea in corrispondenza della quale sospendere l’esecuzione del
programma (break).
Dati per invio DATA_OP[0] = numero di linea
DATA_OP[0] = -1 richiesta del numero di linea
DATA_OP[1] = numero del centro in cui è attiva l’esecuzione del
programma
Dati in risposta
Codice Errore
Note
66
CNI - HSD S.p.A.
F-plc_cn.fm.mif.fm (07-10-08)
Page 75
8 Invio di comandi tra PLC e CN
Codice Comando 35 (SET_PINIZ)
Descrizione Mediante questo comando è possibile assegnare o richiedere il numero di
linea di inizio del programma.
Dati per invio DATA_OP[0] = numero di linea di inzio del programma
DATA_OP[0] = -1 richiesta del numero di linea
DATA_OP[1] = numero del centro in cui è attiva l’esecuzione del
programma
Dati in risposta
Codice Errore
Note
Codice Comando 36 (START_AZZMAN)
Descrizione Mediante questo comando è possibile attivare l’azzeramento manuale di
una asse.
Dati per invio DATA_OP[0] = numero interno dell’asse
DATA_OP[0] = -1 tutti gli assi
DATA_OP[1] = quota di azzeramento
Dati in risposta
Codice Errore
Note
Codice Comando 37 (SELCENTRO)
Descrizione Mediante questo comando è possibile selezionare/richiedere il numero del
centro.
Dati per invio DATA_OP[0] = numero del centro
DATA_OP[0] = -1 richiesta del numero del centro
Dati in risposta DATA_OP[0] = numero del centro selezionato.
Codice Errore
Note
Codice Comando 40 (START_ZLASER)
Descrizione Mediante questo comando è possibile attivare uno start programma in
modalità ZLASER
F-plc_cn.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
67
Page 76
8 Invio di comandi tra PLC e CN
Codice Comando 40 (START_ZLASER)
Dati per invio DATA_OP[0] = numero origine per lo start programma
DATA_OP[0] = -1 utilizza come numero di origine il valore del segnale di
scambio ORIG[i] dove i è il numero del centro
DATA_OP[1] = attributo dell’origine per lo start programma
DATA_OP[1] = -1 utilizza come attributo dell’origine il valore del segnale di
scambio ORIG_ATT[i] dove i è il numero del centro
DATA_OP[2] = i valori dei bit di questo dato sono così codificati:
bit 0-23: flag di visualizzazione
bit 24-32: numero del centro i
DATA_OP[3] = identificatore della riga di distinta; se DATA_OP[3]=0
l’identificatore è quello della riga in start o in edit
Dati in risposta
Codice Errore
Note
Codice Comando 41 (STOP_ZLASER)
Descrizione Mediante questo comando è possibile attivare uno stop programma in
modalità ZLASER
Dati per invio DATA_OP[0] = numero del centro
Dati in risposta
Codice Errore
1 = operazione non abilitata
2 = operazione non possibile
3 = comando non gestito
Note
Codice Comando 42 (ENTRY_AUTOAPP)
Descrizione Mediante questo comando è possibile attivare lo stato di
Autoapprendimento del CN
Dati per invio
Dati in risposta
Codice Errore
Note
Codice Comando 43 (EXIT_AUTOAPP)
Descrizione Mediante questo comando è possibile disattivare lo stato di
Autoapprendimento del CN
Dati per invio
Dati in risposta
Codice Errore
68
CNI - HSD S.p.A.
F-plc_cn.fm.mif.fm (07-10-08)
Page 77
8 Invio di comandi tra PLC e CN
Codice Comando 43 (EXIT_AUTOAPP)
Note
Codice Comando 44 (AUTOAPP_PASSO)
Descrizione Mediante questo comando è possibile autoapprendere un passo di
programma
Dati per invio DATA_OP[0]=numero del centro
DATA_OP[1]= abilita/disabilita l’inserimento di istruzioni nel passo
autoappreso. È codificato a bit come segue:
Bit 0 = 1: abilita l’inserimento dell’istruzione BR3D
Bit 0 = 0: disabilita l’inserimento dell’istruzione BR3D
Bit 1 = 1: disabilita l’inserimento dell’istruzione ARM
Bit 1 = 0: abilita l’inserimento dell’istruzione ARM
Bit 2 = 1: disabilita l’inserimento dell’istruzione ELB
Bit 2 = 0: abilita l’inserimento dell’istruzione ELB
Bit 3 = 1: disabilita l’inserimento dell’istruzione WRS
Bit 3 = 0: abilita l’inserimento dell’istruzione WRS
Bit 4 - Bit 7 = 0: non utilizzati
Bit 8 = 1: disabilita l’autoapprendimento dell’asse 0
Bit 8 = 0: abilita l’autoapprendimento dell’asse 0
Bit 9= 1: disabilita l’autoapprendimento dell’asse 1
Bit 9= 0: abilita l’autoapprendimento dell’asse 1
Bit 10 = 1: disabilita l’autoapprendimento dell’asse 2
Bit 10 = 0: abilita l’autoapprendimento dell’asse 2
Bit 11 = 1: disabilita l’autoapprendimento dell’asse 3
Bit 11 = 0: abilita l’autoapprendimento dell’asse 3
Bit 12 = 1: disabilita l’autoapprendimento dell’asse 4
Bit 12 = 0: abilita l’autoapprendimento dell’asse 4
Bit 13 = 1: disabilita l’autoapprendimento dell’asse 5
Bit 13 = 0: abilita l’autoapprendimento dell’asse 5
Bit 14 = 1: disabilita l’autoapprendimento dell’asse 6
Bit 14 = 0: abilita l’autoapprendimento dell’asse 6
F-plc_cn.fm.mif.fm (07-10-08)
Bit 15 = 1: disabilita l’autoapprendimento dell’asse 7
Bit 15 = 0: abilita l’autoapprendimento dell’asse 7
DATA_OP[2]= valore dell’istruzione BR3D
DATA_OP[1]= abilita/disabilita l’inserimento di istruzioni nel passo
autoappreso. È codificato a bit come segue:
CNI - HSD S.p.A.
69
Page 78
8 Invio di comandi tra PLC e CN
Codice Comando 44 (AUTOAPP_PASSO)
Dati per invio DATA_OP[3]= inserimento da dati della tabella ParAtp::
Bit 0 = 1: inserimento riga da PARAPLC
Bit 0 = 0: --
Bit 1 = 1: disabilita inserimento da PARA
Bit 1 = 0: --
Bit 2- Bit 7 = 0: non utilizzati
Bit 8 = 1: inserimento riga da PARAPLC0
Bit 8 = 0: --
Bit 9 = 1: inserimento riga da PARAPLC1
Bit 9 = 0: --
Bit 10 = 1: inserimento riga da PARAPLC2
Bit 10 = 0: --
Bit 11= 1: inserimento riga da PARAPLC3
Bit 11= 0: --
Bit 12= 1: inserimento riga da PARAPLC4
Bit 12= 0: --
Bit 13= 1: inserimento riga da PARAPLC5
Bit 13= 0: --
Bit 14= 1: inserimento riga da PARAPLC6
Bit 14= 0: --
Bit 15= 1: inserimento riga da PARAPLC7
Bit 15= 0: --
Dati in risposta
Codice Errore
1 = operazione non abilitata
2 = operazione non possibile
3 = comando non gestito
Note
Codice Comando 45 (DISPLAY)
Descrizione Mediante questo comando è possibile attivare/disattivare funzionalità dei
moduli display
70
CNI - HSD S.p.A.
F-plc_cn.fm.mif.fm (07-10-08)
Page 79
8 Invio di comandi tra PLC e CN
Codice Comando 45 (DISPLAY)
Dati per invio DATA_OP[0]=codice della funzione:
1: disattiva il lampeggio
2: attiva il lampeggio
3: imposta la visualizzazione sulla quota
4: gestione autotest
DATA_OP[1]=categoria della entità:
2: piano
3: ventosa
4: battuta
99: tutte le entità del piano. In tal caso occorre caricare in DATA_OP[2]
il numero del piano (1,2, ...) e in DATA_OP[0] sono utilizzabili solo i
codici 1 e 2.
DATA_OP[2]=numero d’ordine dell’entità (1,2,...)
DATA_OP[3]=numero d’ordine del piano mobile (1,2,...) di appartenenza;
valido solo se l’entità è ventosa o battuta.
Dati in risposta DATA_OP[0]=indirizzo del modulo in errore
Codice Errore
1 = L'entità non è definita nel programma (o non è mobile)
2 = L'entità non è associata a nessun modulo display
3 = Modulo assente
4 = Tipo modulo errato (cioè non è un modulo DISPLAY)
5 = Modulo display in errore
6 = Il modulo display non risponde
Note Nel caso di autotest occorre caricare:
in DATA_OP_2 il nr. ordine del piano (1,2..) oppure 99 per dire tutti i
piani
in DATA_OP_3 0/1 per disabilitare/abilitare l'autotest
Codice Comando 46 (CHAX)
Descrizione Medianto questo comando è possibile azzerare il numero di passo attivo
per lo start intermedio.
Dati per invio DATA_OP[0]=numero interno dell’asse
Dati in risposta
Codice Errore
1: numero dell’asse inesistente
2: errore nella lettura dei dati dell’asse
Note
F-plc_cn.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
71
Page 80
8 Invio di comandi tra PLC e CN
Codice Comando 47 (NOSTINT)
Descrizione Medianto questo comando è possibile notificare al CN la modifica del dato
tecnologico di un asse.
Dati per invio
Dati in risposta
Codice Errore
Note
Codice Comando 48 (SETPRENOT)
Descrizione Medianto questo comando è possibile prenotare la riga successiva da
eseguire.
Dati per invio DATA_OP[0]=numero della riga. se DATA_OP[0]=-1 si considera la riga in
edit.
DATA_OP[1]=flag di start (1=start; 0=no start)
Dati in risposta DATA_OP[0]= numero riga prenotata (-1=Errore)
Codice Errore
Note
Codice Comando 49 (AZZRESOLV)
Descrizione Medianto questo comando è possibile attivare l’azzeramento di un asse
con encoder assoluto.
Dati per invio DATA_OP[0]=numero interno dell’asse
DATA_OP[0]=-1 tutti gli assi con encoder assoluto
Dati in risposta In caso di errore DATA_OP[0] contiene il numero dell’asse
Codice Errore
1: errore nel colloquio seriale (reset canale)
2: errore nel colloquio seriale (trasmissione)
3: errore nel colloquio seriale (ricezione)
4: TIME-OUT nel colloquio seriale (ricezione)
5: Dati ricevuti non riconosciuti
6: Il numero degli impulsi encoder ricevuto supera il valore massimo
ammesso
7: Errore di checksum nella ricezione
20: Errore nella lettura dei dati macchina asse
21: Asse in movimento: l'azzeramento viene comunque effettuato
30: Numero asse inesistente
31: L'asse non ha attivato la gestione dell’encoder assoluto
Note
72
CNI - HSD S.p.A.
F-plc_cn.fm.mif.fm (07-10-08)
Page 81
8 Invio di comandi tra PLC e CN
Codice Comando 50 (SETCUMUL)
Descrizione Medianto questo comando è possibile presettare valori di istruzioni di tipo
G e valori di velocità degli assi per la gestione dell’MDI cumulativo.
Dati per invio DATA_OP[0]=numero del centro
DATA_OP[1]=codice comando:
-1: ripristino dei settaggi di default
1: impostazione di una istruzione G
2: impostazione di una istruzione di velocità
DATA_OP[2]=dipende dal valore impostato in DATA_OP[1]:
se DATA_OP[1]=1 deve contenere il valore dell’istruzione G
se DATA_OP[1]=2 deve contenere il numero interno dell’asse oppure il
numero -1 se si vuole assegnare una velocità di interpolazione.
DATA_OP[3]=ha significato solo se DATA_OP[1]=2; in tal caso deve
contenere il valore di velocità.
Dati in risposta
Codice Errore
1: numero del centro errato / numero dell’asse errato
2: stato macchina non congruente (il CN deve essere nello stato di MDI
CUMULATIVO, in attesa di uno start. Inoltre non deve essere in start)
Note
Codice Comando 51 (GETPOLQUO)
Descrizione Medianto questo comando il PLC può rinfrescare il valore del dato Quota di
polarizzazione encoder assoluto presente nei dati tecnologici di un asse.
Dati per invio DATA_OP[0]=numero interno dell’asse
DATA_OP[0]=-1: tutti gli assi con encoder assoluto
Dati in risposta In caso di errore contiene il numero interno dell'asse
Codice Errore
1: errore nel colloquio seriale (reset canale)
2: errore nel colloquio seriale (trasmissione)
3: errore nel colloquio seriale (ricezione)
4: TIME-OUT nel colloquio seriale (ricezione)
5: Dati ricevuti non riconosciuti
6: Il numero degli impulsi ricevuto supera il valore massimo ammesso
7: Errore di checksum in ricezione
20: Errore nella lettura dei dati tecnologici dell’asse
F-plc_cn.fm.mif.fm (07-10-08)
21: Asse in movimento: l'azzeramento viene comunque effettuato
22: Stato macchina non corretto (non deve essere START o START
AZZERAMENTO
30: NUmero asse inesistente
31: L'asse non ha la gestione encoder assoluto
CNI - HSD S.p.A.
73
Page 82
8 Invio di comandi tra PLC e CN
Codice Comando 51 (GETPOLQUO)
Note
74
CNI - HSD S.p.A.
F-plc_cn.fm.mif.fm (07-10-08)
Page 83
8 Invio di comandi tra PLC e CN
8.1.2 Esempio di scambio di comandi da PLC a CN
Il seguente stralcio di programma descrive la gestione di due tasti che consentono al PLC di
portare il CN nello stato MANUALE o nello stato di AZZERAMENTO.
.
(omissis)
LD ACK_OP
JMPCN NORRES
LD 0
ST RIC_OP
LD 0
ST COD_OP
NORRES:
(* gestione errore ERR_OP *)
LD ERR_OP
EQ 0
JMPC TOTOK
(* lancio errore comando da PLC a CN *)
LD 9200
ST ERO200.CODE
CAL ERO200
TOTOK:
(* TASTI[2] è il tasto dedicato al comando di *)
(* AZZERAMENTO *)
LD TASTI[2]
ST RAZZO.CLK
CAL RAZZO
LD RAZZO.Q
ST FAZZO
LD FAZZO
ANDN AZZERAMENTO (* se già in
JMPCN NOAZZ
(* richiesto al CN di passare allo stato di azzeramento *)
LD 10
ST COD_OP
NOAZZ:
(* TASTI[0] è il tasto dedicato al comando di *)
F-plc_cn.fm.mif.fm (07-10-08)
LD VERO
ST RIC_OP
JMP FINESEL
CNI - HSD S.p.A.
75
Page 84
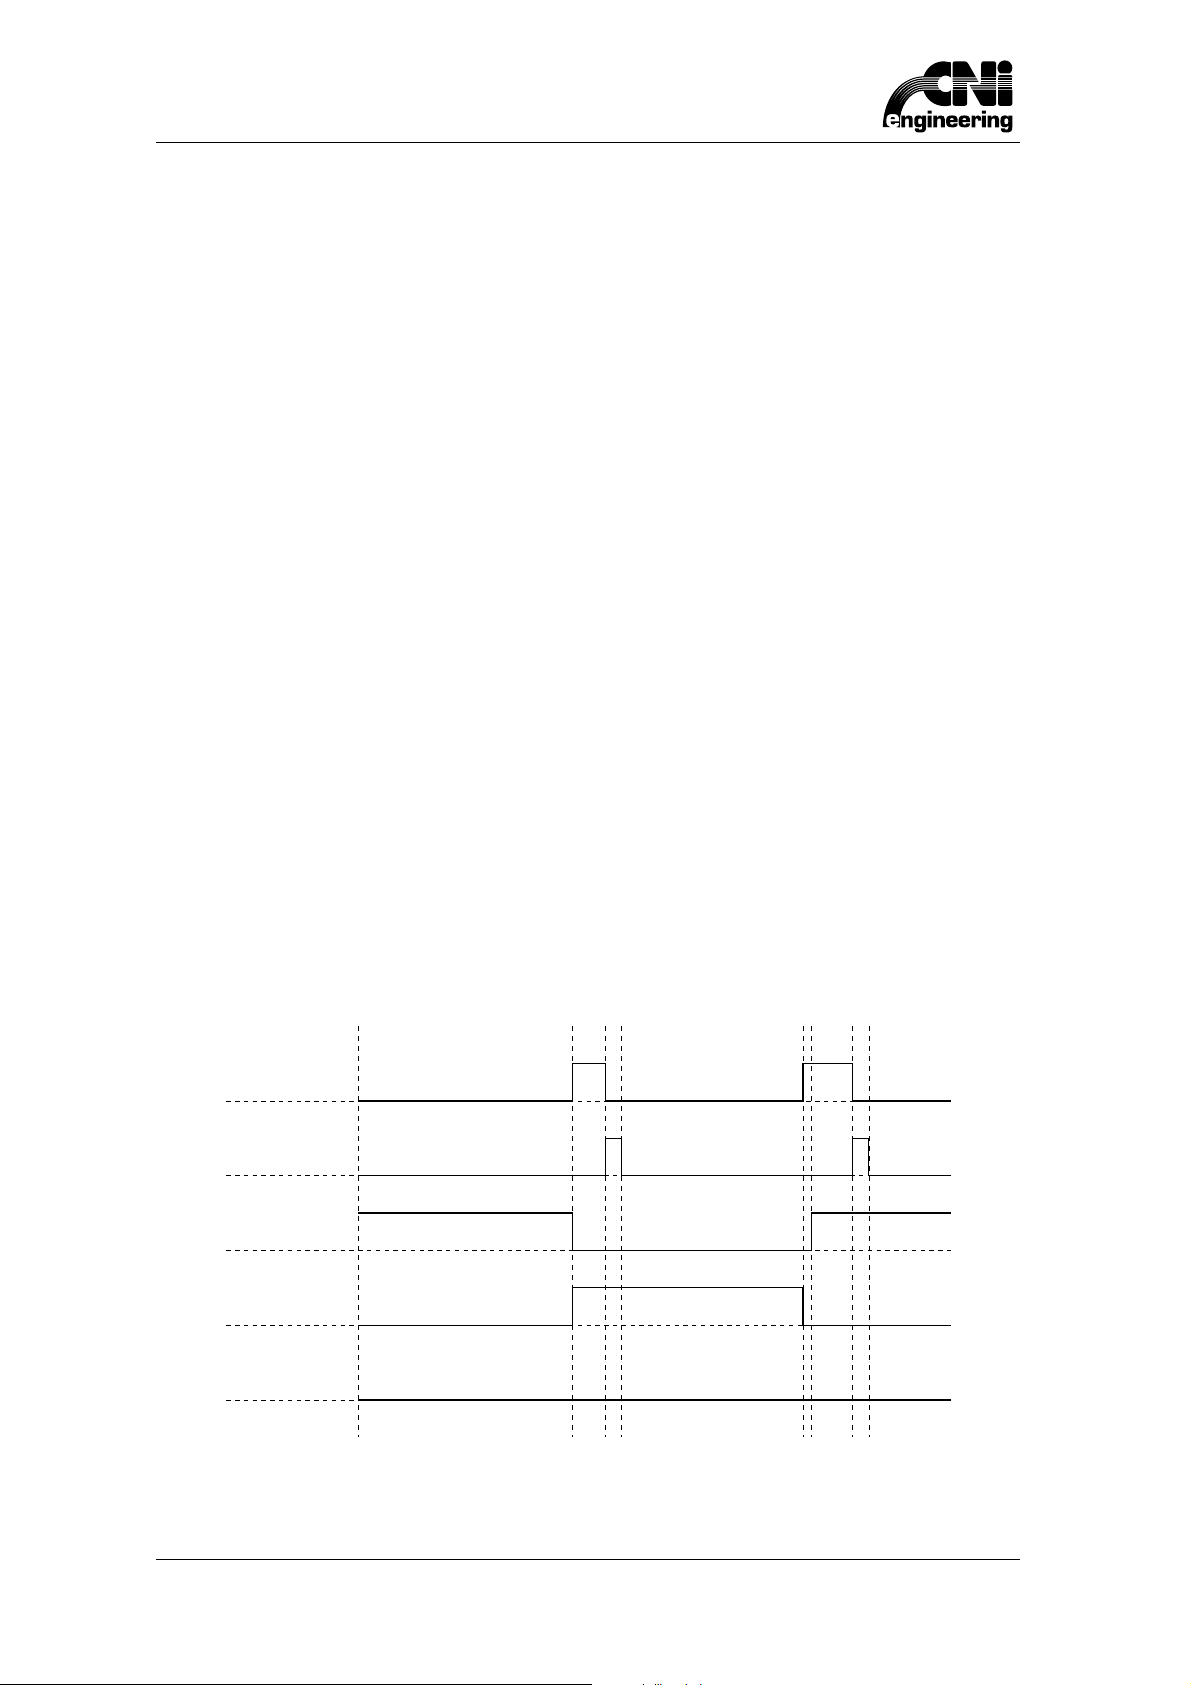
8 Invio di comandi tra PLC e CN
(* MANUALE *)
LD TASTI[0]
ST RMANU.CLK
CAL RMANU
LD RMANU.Q
ST FMANU
LD FMANU
ANDN MANUALE (* se il CN è gia‘
JMPCN NOMAN
(* richiesto al cn
LD 11
ST COD_OP
LD VERO
ST RIC_OP
JMP FINESEL
NOMAN:
(omissis)
FINESEL:
(omissis)
La Fig.12 illustra l’andamento dei segnali RIC_OP, ACK_OP, ERR_OP, nel caso in cui venga
premuto il tasto collegato al segnale TASTI[0] (comando di passaggio allo stato MANUALE ) e
successivamente il tasto collegato al segnale TASTI[2] (comando di passaggio allo stato
AZZERAMENTO )
Figura 12 : Andamento dei segnali relativi alla gestione dei tasti di AZZERAMENTO e MANUALE.
RIC_OP
ACK_OP
AZZERAMENTO
76
MANUALE
ERR_OP
CNI - HSD S.p.A.
F-plc_cn.fm.mif.fm (07-10-08)
Page 85
8 Invio di comandi tra PLC e CN
8.2 Invio di comandi da CN a PLC
I segnali CN Ö PLC utilizzabili per l’invio di comandi al CN sono i seguenti:
RIC_CMD
ACK_CMD
ERR_CMD
COD_CMD
DATA_CMD[i]
L’invio di comandi da CN a PLC avviene nel seguente modo:
Il CN carica in COD_CMD il codice corrispondente al comando che vuol fare eseguire al PLC
e, nel caso sia necessario, fornisce gli ulteriori dati nel vettore DATA_CMD[i].
Il CN porta a 1 il segnale RIC_CMD.
Il PLC, avendo rilevato la transizione, allo stato 1, del segnale RIC_CMD si può comportare in
uno dei seguenti modi:
interpreta il comando ricevuto e, nel caso non riscontri la presenza di un errore, lo esegue e
comunica al CN che il comando è stato attuato ponendo a 1 il segnale ACK_CMD, a 0 il
segnale ERR_CMD e ponendo gli eventuali dati di ritorno nello stesso vettore DATA_CMD[i].
Interpreta il comando ricevuto e, nel caso riscontri la presenza di un errore, non lo esegue,
pone a 1 ACK_CMD, ERR_CMD e pone il codice di errorre in COD_CMD ed eventuali dati
nello stesso vettore DATA_CMD[i].
Il CN rilevato il fronte di salita di ACK_CMD pone a 0 RIC_CMD.
Il PLC sul fronte di discesa di RIC_CMD pone a 0 ACK_CMD.
8.2.1 Descrizione dei Codici dei Comandi da CN a PLC
L’insieme dei codici dei comandi ricevuti mediante il segnale COD_CMD[i] è fornito mediante una
lista delle caratteristiche associate ai vari comandi.
Codice Comando 1 (IDRIGA)
Descrizione Comando di invio identificatore di riga precedentemente richiesto
Dati per invio DATA_CMD[0]=0 Identificatore Ok
DATA_CMD[0]=1 Identificatori esauriti
DATA_CMD[1]=identificatore riga
DATA_CMD[2]=valore del contapezzi
DATA_CMD[3]=valore del preset
Dati in risposta nessuno
Codice Errore
Note questo comando viene inviato dal CN in seguito all’invio, da parte del PLC
del comando di richiesta identificatore di riga (codice comando 1) nel caso
in cui il CN risponda a tale comando ponendo DATA_OP[0]=1 che significa
identificatore non ancora disponibile.
Codice Comando 2 (ERR_START)
Descrizione Comando di invio errore a seguito di START programma da PLC
F-plc_cn.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
77
Page 86
8 Invio di comandi tra PLC e CN
Codice Comando 2 (ERR_START)
Dati per invio DATA_CMD[0]=0 Identificatore di riga
DATA_CMD[1]=1 Numero Centro
DATA_CMD[2]=1 Operazione non abilitata
DATA_CMD[2]=2 Identificatore non trovato o non valido
DATA_CMD[2]=3 Macchina non in START
DATA_CMD[2]=4 Macchina in STOP
DATA_CMD[2]=5 Centro già in START
Dati in risposta nessuno
Codice Errore
Note questo comando può essere inviato dal CN in seguito al rilevamento del
dato contenuto nel segnale di scambio START_ID[i].
8.3 Richiesta dei dati del programma da eseguire
Il PLC può richiedere al CN informazioni relative al programma che verrà posto in esecuzione
subito dopo quello in corso. I segnali che consentono di fare ciò sono i seguenti:
RIC_DAT_ANT
DATVAL_ANT
DAT_ERR
PRNEW
KA_ANT
LX_ANT
LY_ANT
LZ_ANT
Lo scambio di informazioni fra PLC e CN avviene nel modo seguente:
Il PLC pone a 1 il segnale RIC_DAT_ANT.
Il CN, rilevata la transizione a 1 del segnale RIC_DAT_ANT, può comportarsi in uno dei due
modi seguenti:
rende disponibili al PLC i dati richiesti nei segnali PRNEW, KA_ANT, LX_ANT, LY_ANT,
LZ_ANT e pone a 1 il segnale DATVAL_ANT.
non rende disponibili i dati richiesti (ad esempio il programma in corso è l’ultimo programma
della distinta) e pone a 1 contemporaneamente i segnali DATVAL_ANT e DAT_ERR.
Il PLC rilevato il fronte di salita di DATVAL_ANT pone a 0 RIC_DAT_ANT.
Il CN sul fronte di discesa di RIC_DAT_ANT pone a 0 DATVAL_ANT.
78
CNI - HSD S.p.A.
F-plc_cn.fm.mif.fm (07-10-08)
Page 87
9.4 Esempi di scambi di comandi
In questa sezione vengono mostrati alcuni esempi di gestione di comandi PLC ⇒ CN.
La gestione dei comandi CN ⇒ PLC è analoga se si sostituiscono i segnali CN ⇒ PLC riportati
negli esempi con i rispettivi segnali PLC ⇒ CN.
9.4.1 Esempio 1: cambiamento di stato del CN
Il seguente stralcio di programma permette di gestire due tasti che consentono al PLC di portare il
CN nello stato MANUALE o nello stato di AZZERAMENTO.
(omissis)
LD ACK_OP
JMPCN NORRES
LD 0
ST RIC_OP
LD 0
ST COD_OP
NORRES:
(* gestione errore ERR_OP *)
LD ERR_OP
EQ 0
JMPC TOTOK
(* lancio errore comando da PLC a CN *)
LD 9200
ST ERO200.CODE
CAL ERO200
TOTOK:
(* TASTI[2] è il tasto dedicato al comando di *)
(* AZZERAMENTO *)
LD TASTI[2]
ST RAZZO.CLK
CAL RAZZO
LD RAZZO.Q
ST FAZZO
LD FAZZO
ANDN AZZERAMENTO (* se già in
JMPCN NOAZZ
(* richiesto al CN di passare allo stato di azzeramento *)
LD 10
ST COD_OP
LD VERO
ST RIC_OP
F-esempio-scambio-comandi.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
79
Page 88
JMP FINESEL
NOAZZ:
(* TASTI[0] è il tasto dedicato al comando di *)
(* MANUALE *)
LD TASTI[0]
ST RMANU.CLK
CAL RMANU
LD RMANU.Q
ST FMANU
LD FMANU
ANDN MANUALE (* se il CN è gia‘
JMPCN NOMAN
(* richiesto al cn
LD 11
ST COD_OP
LD VERO
ST RIC_OP
JMP FINESEL
NOMAN:
(omissis)
FINESEL:
(omissis)
La Fig. 13 illustra l’andamento dei segnali RIC_OP, ACK_OP, ERR_OP, nel caso venga premuto il
tasto TASTI[0] (comando di passaggio allo stato MANUALE ) e successivamente il tasto TASTI[2]
(comando di passaggio allo stato AZZERAMENTO ).
80
CNI - HSD S.p.A.
F-esempio-scambio-comandi.fm.mif.fm (07-10-08)
Page 89
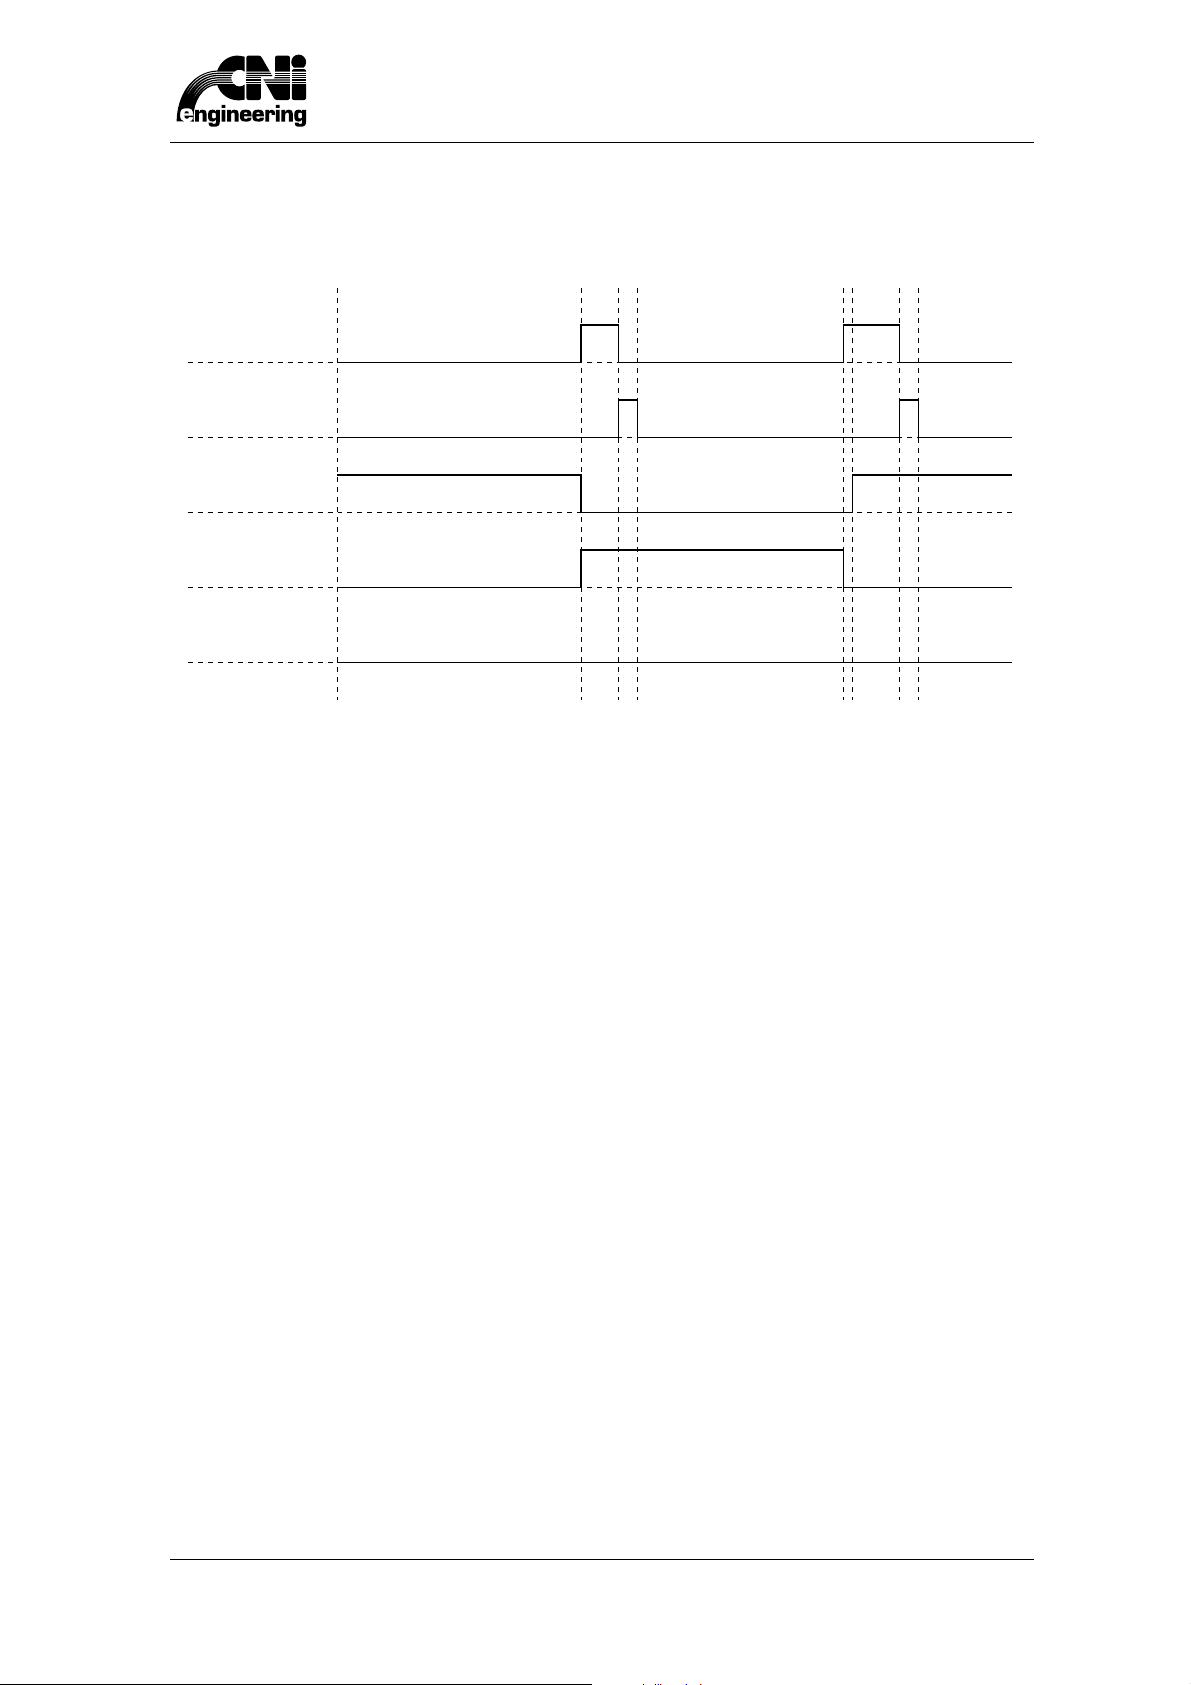
Figura 13 : esempio di uso dei comandi da PLC. Il comando da PLC (opportuno codice in COD_OP
porta la macchina dallo stato di AZZERAMENTO allo stato di MANUALE quindi con un altro
comando da PLC (altro codice in COD_OP ) la riporta allo stato di AZZERAMENTO. Non sono
stati segnalati errori in ERR_OP.
RIC_OP
ACK_OP
AZZERAMENTO
MANUALE
ERR_OP
F-esempio-scambio-comandi.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
81
Page 90
82
CNI - HSD S.p.A.
F-esempio-scambio-comandi.fm.mif.fm (07-10-08)
Page 91
10 Gestione degli Override
10 Gestione degli Override
I segnali utilizzati per questa funzionalità sono i seguenti:
Segnali PLC Ö CN
• OVERR[i]
• OVERRIDE
• SCALOVE
Segnali CN Ö PLC
• OVR[i]
10.1 Rotazione della manopola di Override
Tramite le manopole dell’Override è possibile variare in modo percentuale, rispetto al valore
impostato nei dati macchina o nel programma, sia la velocità di posizionamento degli assi della
macchina sia la velocità di rotazione dei mandrini.
I dati di configurazione delle manole di override si trovano nella tabella DATI TECNICI - TABELLE
- TABELLE AUTOMATICO - OVERRIDE.
Il CN, mediante il segnale OVR[i] fornisce al PLC un dato, compreso fra 0 e 255 proporzionale alla
posizione delle manopole:
0 indica che la manopola non è ruotata
255 indica che la manopola è nella posizione di rotazione massima
10.2 Variazione della velocità degli assi tramite PLC
La variazione della velocità di rotazione dei mandrini è possibile solo con la manopola dell’override
mentre si può ottenere la variazione della velocità di posizionamento degli assi anche attraverso il
PLC.
È possibile agire sulla velocità di tutti gli assi della macchina contemporaneamente utilizzando il
segnale OVERRIDE oppure agire sulla velocità del singolo asse mediante i segnali OVERR e
SCALOVE.
10.2.1 Variazione della velocità di tutti gli assi
Per poter variare la velocità di tutti gli assi della macchina mediante il PLC occorre:
abilitare questa funzionalità ponendo a un valore maggiore di 1 il dato DATI TECNICI -
TABELLE - TABELLE AUTOMATICO - OVERRIDE - Override da Plc [>1]
assegnare un valore al segnale di scambio OVERRIDE. Il contenuto del segnale OVERRIDE
viene moltiplicato per la percentuale di override in quel momento attivata dalla rotazione della
manopola dell’override.
ATTENZIONE: Se OVERRIDE=0 la percentuale di override risulta 0. In tal caso non è
possibile porre in movimento gli assi
10.2.2 Variazione della velocità di un singolo asse
Per poter variare la velocità di un singolo asse della macchina mediante il PLC occorre:
abilitare questa funzionalità ponendo a 1 il dato DATI TECNICI - TABELLE - TABELLE
AUTOMATICO - ASSI - Attivazione override da PLC
assegnare un valore al segnale di scambio OVERR[i] (dove i è il numero interno dell’asse).
Il contenuto del segnale OVERR[i] viene moltiplicato per la percentuale di override in quel
F-override.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
83
Page 92
10 Gestione degli Override
momento attivata dalla rotazione della manopola dell’override.
Il contenuto di OVERR[i] è considerato:
• percento se SCALOVE = 0
• permille se SCALOVE = 1
• perdiecimila se SCALOVE = 2
ATTENZIONE: se OVERR[i]=0 la percentuale di override risulta 0. In tal caso non è possibile
porre in movimento l’asse
NOTA: Il primo intervento sulla variazione di velocità viene fatto dalle manopole di override,
il PLC interviene modificando la variazione già attivata da quest’ultime secondo le
modalità descritte
84
CNI - HSD S.p.A.
F-override.fm.mif.fm (07-10-08)
Page 93
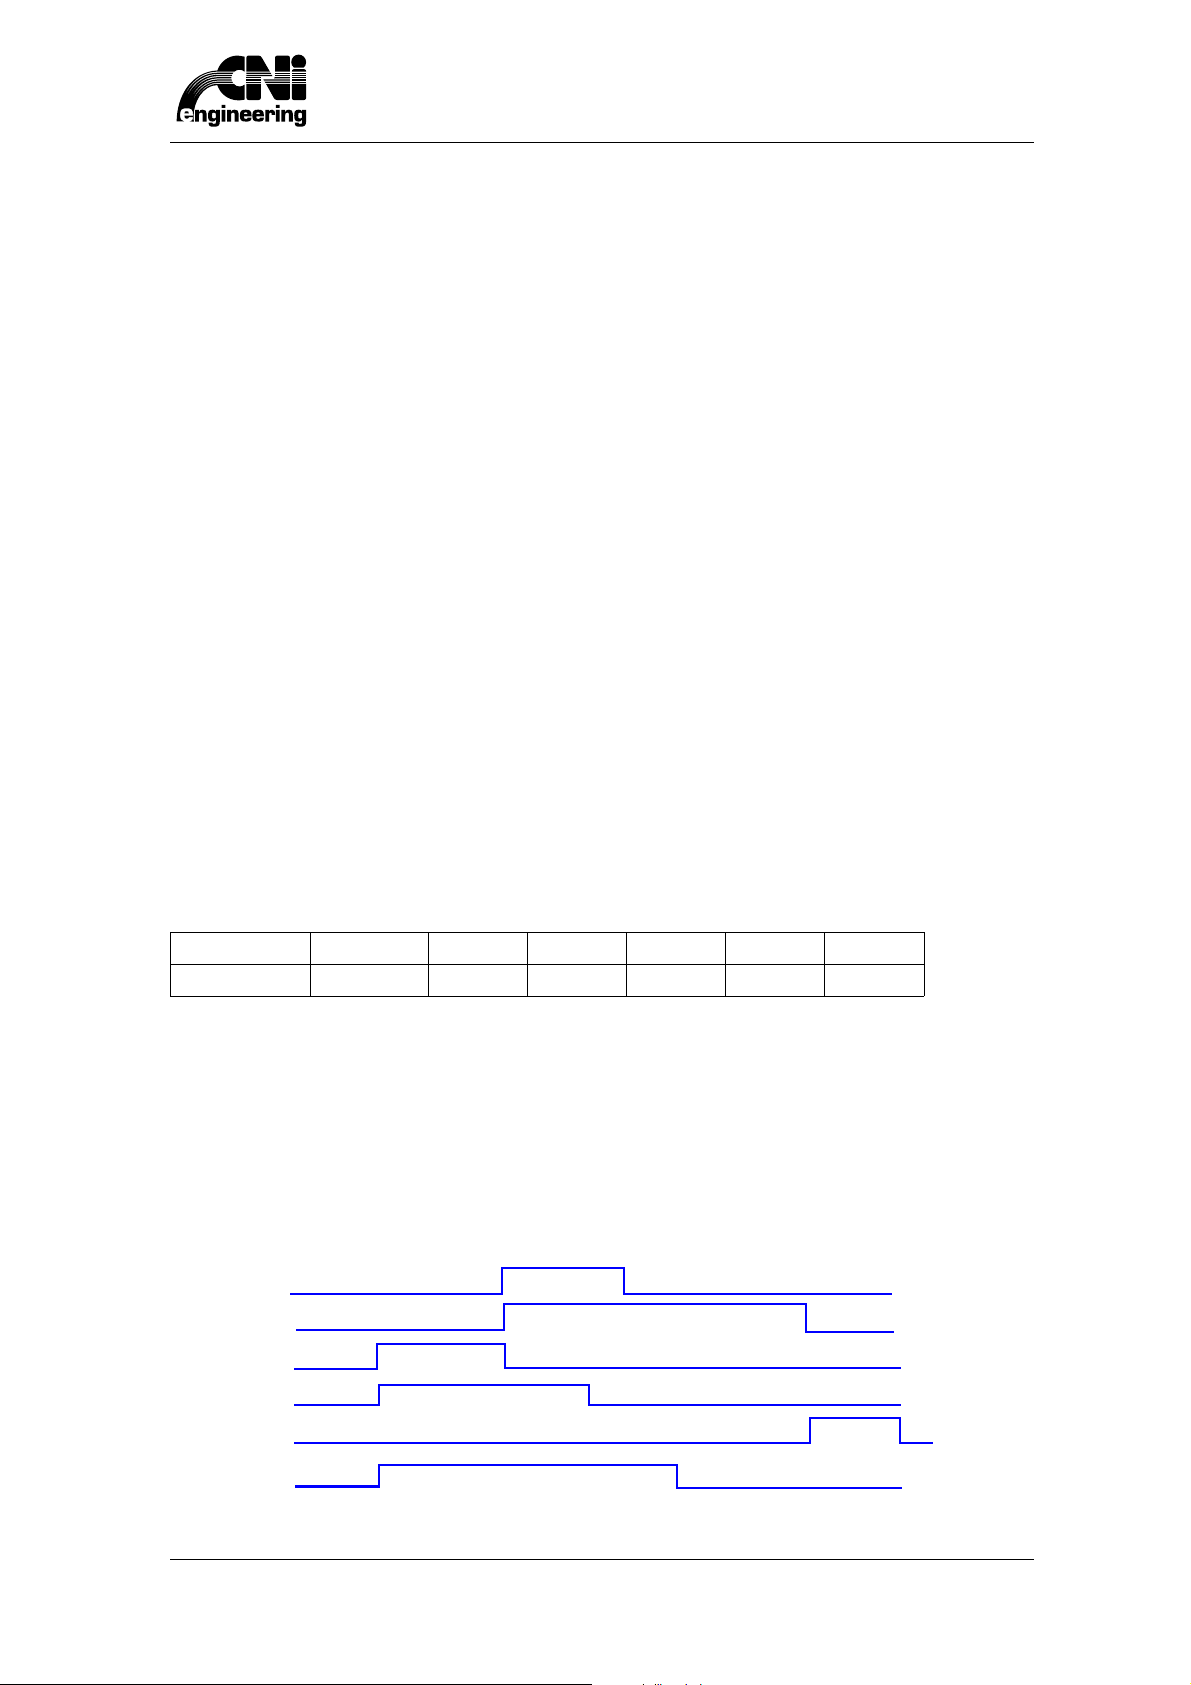
11 Gestione dellÊAzzeramento
11 Gestione dell’Azzeramento
I segnali utilizzati per la gestione dell’azzeramento della macchina sono:
CN Ö PLC
• AZZ[i]
• ST_RANK
PLC Ö CN
• ACK_RANK
• RANK
11.1 Disabilitazione dell’azzeramento automatico di un asse
Un asse i può essere azzerato automaticamente solo se il corrispondente dato DATI TECNICI -
TABELLE - MACCHINA - ASSI - Attivazione azzer. automatico è posto a 1.
Nel caso si voglia disabilitare l’azzeramento automatico dell’asse i mediante il PLC, senza
modificare il dato Attivazione azzer. automatico, si può utilizzare il segnale AZZ[i].
Fino a che il segnale AZZ[i]=1 l’asse i non potrà essere azzerato in modo automatico.
11.2 Azzeramento rank
In fase di azzeramento automatico (sia globale sia di centro) è possibile assegnare l’ordine di
azzeramento di un asse utilizzando il dato DATI TECNICI - TABELLE - MACCHINA - ASSI - Rank
azzeramento asse. Questo dato assegna la priorità di azzeramento: gli assi con numero di rank
piccolo vengono azzerati prima di quelli con numero di rank alto.
Assi con lo stesso numero di rank vengono azzerati assieme.
Ad esempio: si abbiano i seguenti assi a cui sono associati i corrispondenti numeri di rank:
Asse X Y Z U V W
Nr. Rank1 10-12-1
La sequenza di azzeramento è la seguente:
l’asse Z viene azzerato
al termine dell’azzeramento dell’asse Z vengono azzerati gli assi X e Y
al termine dell’azzeramento di X e Y viene azzerato l’asse V.
Gli assi U e W, avendo numero di rank pari a -1, vengono azzerati in modo indipendente dagli altri
assi. Il loro azzeramento inizia contemporaneamente all’azzeramento di Z.
X
Y
Z
U
V
W
F-azzeramento.fm.mif.fm (07-10-08)
CNI - HSD S.p.A.
85
Page 94
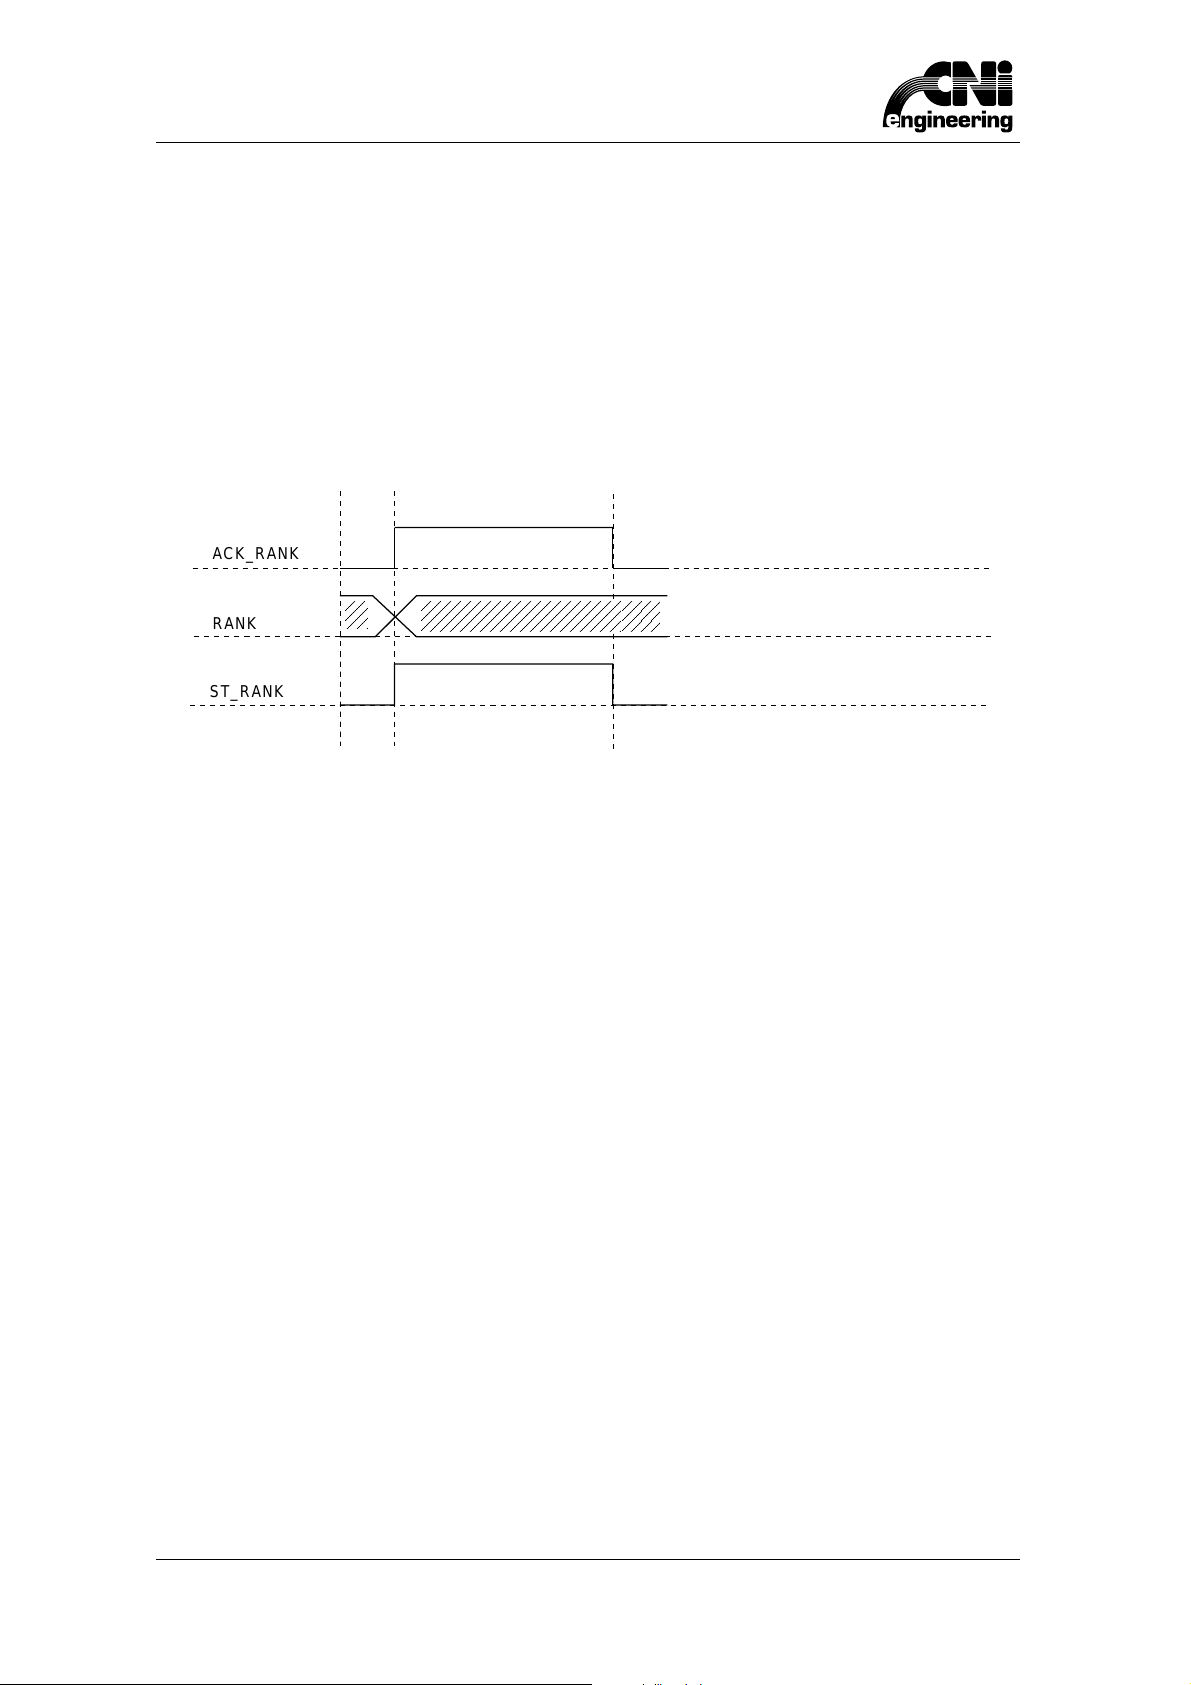
11 Gestione dellÊAzzeramento
È possibile comandare l’inizio dell’azzeramento degli assi appartenenti a un rank mediante il PLC.
Per fare ciò occorre porre a 1 il dato DATI TECNICI - TABELLE - FLAG - GMM - Modalità
azzeramento rank e utilizzare i segnali ST_RANK ACK_RANK RANK come descritto di seguito:
1. Il CN pone a 1 il segnale ACK_RANK quando è pronto ad eseguire l’azzeramento dell’asse
il cui numero di rank è contenuto in RANK .
2. Il PLC pone a 1 il segnale ST_RANK .
3. Il CN attua l’azzeramento, alla fine del quale pone a 0 il segnale ACK_RANK .
4. Il PLC sul fronte di discesa di ACK_RANK pone a 0 il segnale ST_RANK
Figura 14 sequenza azzeramento rank..
ACK_RANK
RANK
ST_RANK
86
CNI - HSD S.p.A.
F-azzeramento.fm.mif.fm (07-10-08)
 Loading...