

Page 1
FUZZY professional
Piezo Kreisel mit Heading-Funktion für Flächenmodelle
Beschreibung
Wir freuen uns, daß Sie sich für den
Funktionsvielfalt genau zu verstehen, lesen Sie bitte diese Bechreibung komplett durch, bevor Sie
mit dem Betrieb beginnen. Für ganz Eilige gibt es auf den letzten beiden Seiten eine KurzAnleitung
Der Piezo-Kreisel
durch seine intelligente, selbstlernende Software mit Mikroprozessor-Elektronik und Piezo-Sensor
jede Bewegung des Modells um die Kreiselachse und erzeugt eine dieser Bewegung
entgegengesetzte Servostellung. Der Kreisel wird dazu lediglich zwischen das Steuerservo für
diese Achse und dem Empfänger angeschlossen. Es können auch Achsen stabilisert werden, die
mit 2 Servos gesteuert werden. Die Wirkung kan n in zwei Betriebsarten gewählt werden. MOD E I
entspricht einer Dämpfung (Normal) der Drehbewegung. MODE II entspricht einer Haltewirkung
(Heading) gegen Dre hbewegungen, die von außen auf ein Modell einwirken.
Die Ansprechempfindlichkeit des Kreisels kann mittels Zu satzkanal vom Sender aus frei gewählt
und damit dem Modell und dem Steu erempfinden des Piloten an gepaßt werden. Außerdem w ird
mit dem Empfindlichkeitskanal auch zwischen beiden Betriebsar ten umgeschaltet, bzw . AUS un d
EIN-geschaltet.
Die besten Ergebnisse werden bei Verwendung von schnellen Servos erzielt. Wir empfehlen
grundsätzlich die Verwendung von Futaba-Servos, da diese Servos optimal mit der schnellen
Signalaufbereitung des
leichten „knurren“ in der Nullstellung ode r z u and eren Effekten neigen (Stromverbrauch).
Der
FUZZY pro
Segelflugmodelle, zur Stabilisierung einer Flugmodellachse eingesetzt werden.
FUZZY pro
FUZZY pro
kann für alle Flächenflugmodelle, sowohl Motormodelle als auch
dient der Stabilisierung von Flugmodellen. Der Kreisel erkennt
FUZZY pro
zusammenarbeiten. Servos anderer Hersteller können zum
entschieden haben. Um die komplexe
Thermik-Kreisen,
stören, keine noch so bo ckige Thermik kann das M odell aus der Bahn werf en. Für Thermikf lüge
wird zum Suchen der
FUZZY pro
Anwendung (fast) unmöglich. Beim Segler-Schlepp unentbehrlich auch für die Motormaschine,
hält
FUZZY pro
Längsachse mehr zu. Auch auf dem Höhenruder egeben sich nicht gekannte Vorteile, z.B. springt
kein Modell mehr bei der Landung, im Kunstflug rastet das Modell regelrecht ein. Durch diese
Eigenschaften steigt die Leistung des Modells, denn insgesamt wird der Modellwiderstand,
hervorgerufen durch Steuerauss chlä g e der Ruder durch den Piloten, geringer.
FUZZY pro
aktivieren und ab geht’s nach oben im Zentrum vom Bart, herausfallen bei richtiger
beide Modelle absolut gerade und läßt keine abrupte Bewegungen über die
hält das Modell stabil, keine Bö kann die Landeeinteilung mehr
FUZZY pro
abgeschaltet per Sender, sobald der „Bart“ gefunden ist,
Mode II, Heading
Neue Betriebsart, empfohlen für alle Modelle mit Problemen beim Start, z.B. auf Seitenruder.
Damit wird ein Ausbrechen des Modells nicht nur verhindert, der Kurs wird in jedem Fall
eingehalten. Mit der Heading Funktion (engl. Kurs halten) wird das Modell in seine gedachte
Richtung zurüc kgesteuert. Diese eignet sich auc h für alle andere Ruder , muß aber im E inzelfall
ausprobiert werden. Knüppelausschlag bewirkt eine Drehung des Modells um die stabilsierte
Achse, die Drehgeschwindigkeit ist immer proportional zum Knüppelausschlag. Der Knüppel
steuert also die Drehgeschwindigkeit des Modells, nicht mehr eine Richtung.
Bedienung
Grundlagen
Flugmodelle unterliegen während des Fluges ständig äußeren Einwirkungen, die sich in
Drehbewegungen äußern und ein Modell von der vorgesehenen Flugbahn abweichen lassen, z.B.
durch Windböen etc. Der Fuzzy pro erkennt dies und führt gegen jede von außen einwirkende
Drehbewegung eine entsprechende Gegensteuerbewegung über das Servo aus. Die Reaktionszeit
ist enorm schnell, viel schneller als jeder Pilot dies steuern könnte.
Im Normal-Modus (Mode I) wird gegen jede Drehbewegung wie ein „Stoßdämpfer“ (Mode I)
gearbeitet, z.B. bei Windboen.
Der
FUZZY pro
Steuerknüppelausschlag direkt au f den Kreisel, dieser steuert dann das R uder bzw. M odell ohne
dämpfende Wirkung nach der Vorgabe des Steuerknüppels und hält dabei die vorgegebene
Drehgeschwindigkeit proportiona l tz um Knüp p elausschlag konstant.
Steuerbewegungen des Piloten führen auch zu Drehbewegungen, eine interne Ausblendung
sorgt jedoch dafür, daß vom Piloten gesteuerte Drehbewegungen nicht kompensiert werden.
besitzt eine zweite Betriebsart (Mode II), in dieser Betriebsart wirkt der
Mode I, Normal
Betriebsart wie alle bisherigen Kreisel, arbeitet mit ho her Dämpfung auf dem jeweiligen Ruder ,
z.B. auf Querruder eingesetzt, ob beim Start oder zur Landung, im Geradeausflug oder zum
Ausblendung
1 2 3 4
DIP-Switch
Ausgang 2
Output 2
1
Ausgang 1
Output 1
Sti c k fade out
Man. Gain /Dynamic
Page 2
Einstell-Möglichkeiten
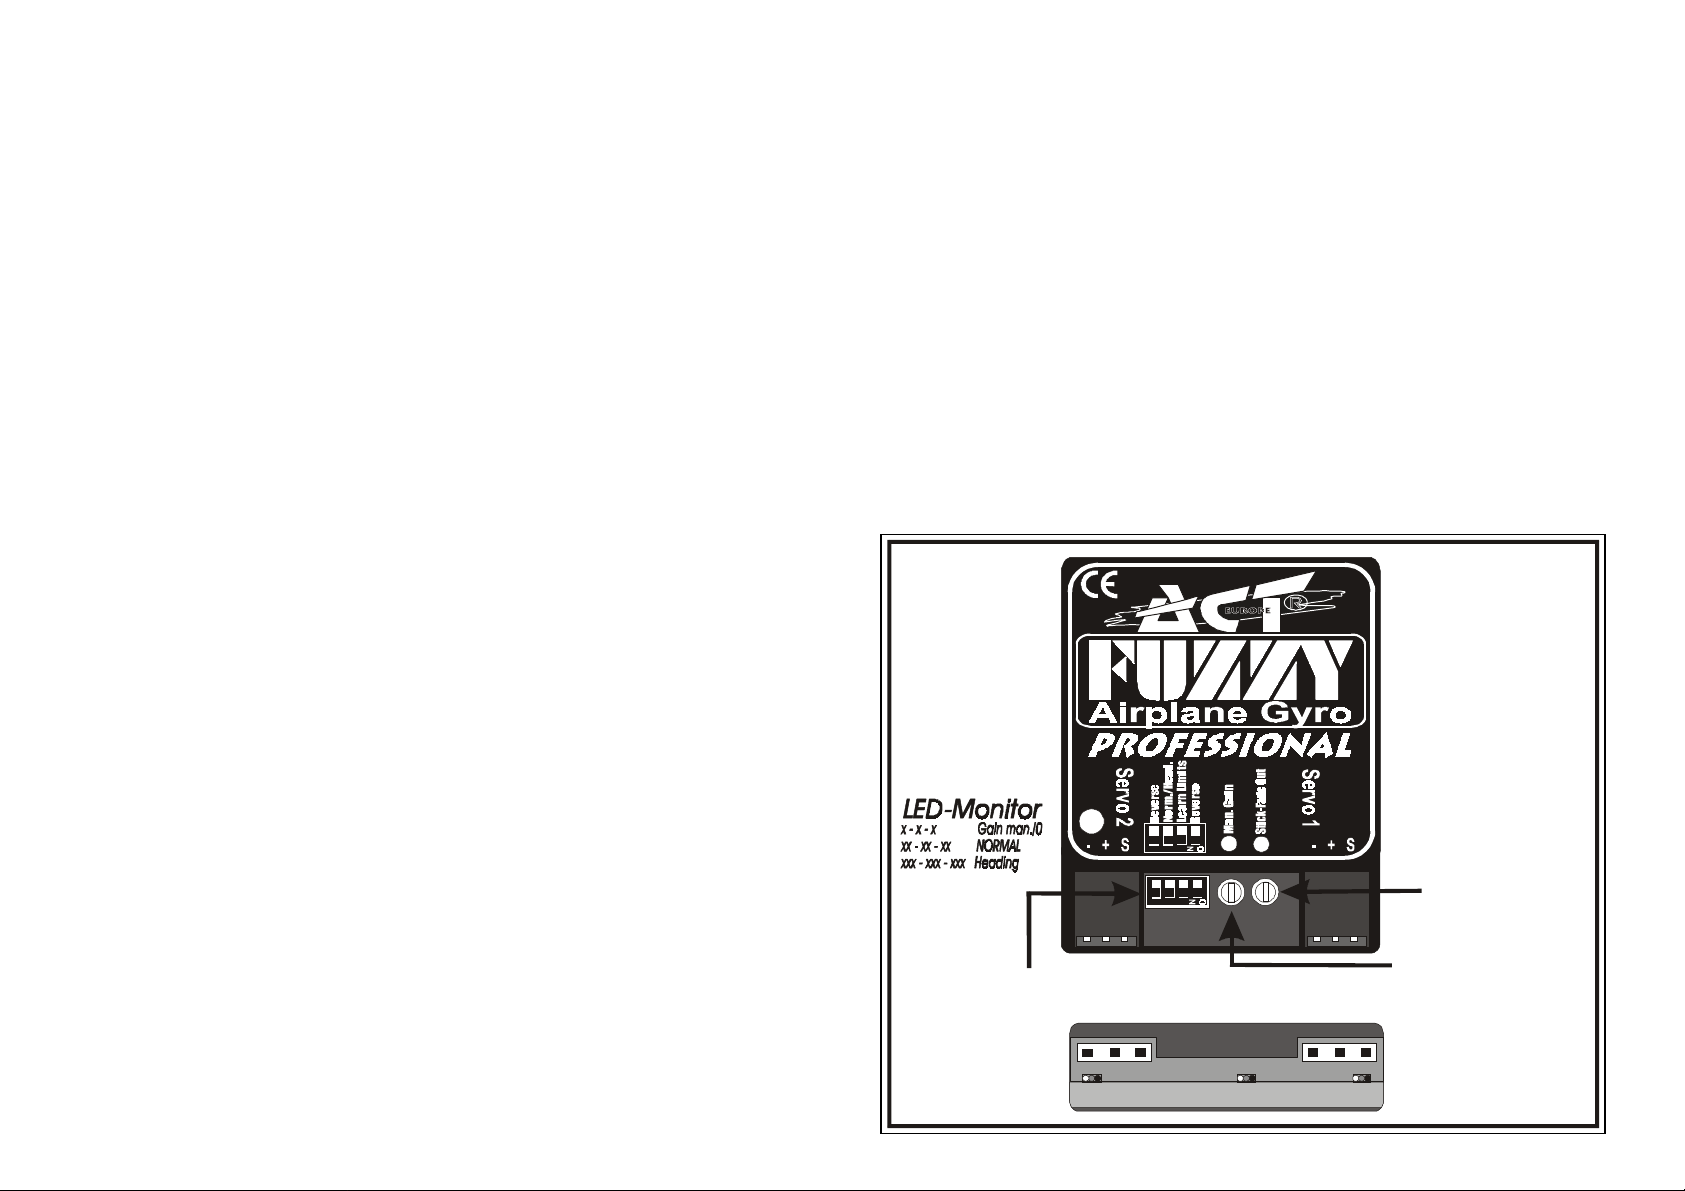
Der 4-Pol-DIP-Schalter dient der Einstellung der Parameter:
ON OFF
1 Ausgang 1, Servo-
Richtung NORMAL
2 HEADING Mode NORMAL Mode
3 Set Servo Limit NORMALbetrieb
4 Ausgang 2, Servo-
Richtung NORMAL
EIN-schalten: nach dem Einschalten des Empfängers/Kreisels, Modell nicht bewegen bis
die LED blinkt. Für einwandfreien Einschaltprozess nicht mehr als 80% Empfindlichkeit
einstellen, sonst wird dieser ni cht beendet, die LED blinkt nicht. Im später en Betrieb kann die
Empfindlichkeit bis 100% eingeste llt werden.
Jedes verändern eines DIP-Switches wird erst nach AUS- und wieder EIN-schalten
des Kreisels wirksam.
Ausgang 1, Servorichtung
REVERSE
Ausgang 2, Servorichtung
REVERSE
DIP 1/4 - NORMAL/REVERSE
Polt die Ausgleichsrichtung des jeweiligen Servoausgangs um (s.u.). Die Stellung des DIPSchalters wird nur beim Einschalten eingelesen, spätere Verstellung ist ohne
Funktion.
DIP 2 – NORMAL, NORMAL/HEADING
Mit diesem DIP-Switch kann gewählt w erden, ob der Kreisel ausschließlic h im Normal( Dämpfer) Modus oder wählbar zwischen Normal- und Heading-Modus (s.u.) arbeitet.
In Position ON von D IP-Schalter 3 stehen sowo hl die NORMAL-Bet riebsart (Mode I ) als auch die
HEADING-Betriebsart (Mode II) zur Verfügung. Zwischen beiden Modi kann mit dem Gain-Kanal
(Schieberegler) gewählt werden . D ie Wir kungsw eise des GAI N-Kanals w ird dazu der art geänder t,
daß sich Empfindlichkeits-Minimu m für beide Modi in der Mitte eines f reien Kanals (S ch ieberegler
oder Schalter) befindet. Grö ßere Werte auf eine Seite bewir ken eine Aktivierung der HEADI NGFunktion (MODE II), bei Kanalmaximum wird 100% erreicht. Von Mitte zur anderen Seite wird
der normale Kreiselmodus (MODE I) in der Empfindlichkeit gesteuert. Zur Kontrolle für die
Betriebsart ändert s i ch d i e B li nk fre q uenz der LED (s.u.). Die Stellung des DIP-Schalters wird
nur beim Einschalten eingelesen.
Mitte - links. Dieser Weg entspricht nun dem Weg, den das Servo bei vollem Korrekturausschlag
nach jeder Seite ausführen wird, der eingebaute Limiter verhindert dann, daß das Servo
mechanisch anläuft. Kreisel (Empfänger) ausschalten, wieder einschalten, der Kreisel befindet
sich wieder in Normalbetrieb. Die Stellung des DIP-Schalters wird nur beim Einschalten
eingelesen, spätere Ver stellung ist ohne Funktion. Mit dieser Funktion so llten nur kleine
Korrekturen der Servoweg erfolgen (+ /- 10%), die Qualität der Regelung kö nnte sonst negativ
beeinflußt werden.
Einstell-Potentiometer
Einsteller 1, Dynamik-Trimmer
Grundlage für Dynamikeinstellung: Ziel beim Fliegen mit Kreiseln ist, mit der maximal
möglichen Kreisel-Empfindlichkeit zu fliegen. Dann wird optimale Kreiselunterstützung bei größt
möglicher Steuerpräzision erreicht. Wird die Empfindlichkeit erhöht, wird sich das Modell ab
einem bestimmten Punkt aufschwingen, eine weitere Erhöhung der Empfindlichkeit beschleunigt
das Aufschwingen. Der Punkt, an dem das Aufschwingen beginnt, ist sehr stark von den
mechanischen Faktoren im Modell abhängig wie z.B. Reibung der Anlenkung, Kraft des Servos,
Reproduzierbarkeit der Servoposition en und vor allem von der Gesch windigkeit des ver wendeten
Servos. Der Dynamik-Regler ermöglicht nun, den Kreisel in etwa auf die vorhandenen
mechanischen Gegebenheiten einzustellen. Wird der Regler aus der Mitte heraus auf die
ungünstige Seite verdreht, schwingt sich das Modell noch stärker auf. Dreht man den Regler zur
richtigen Seite (abhängig von den mech anischen Gegebenheiten) , kann man die Empfindlic hkeit
nun weiter aufdrehen und damit das Kreiselergebnis nochmals verbessern. Drehung nach links =
weicher, Drehung nach rechts = härter .
Bei Kreiselbetrieb in MODE I (NORMAL) liegt in Mittelstellung eine neutrale Einstellung vor, nach
links wird die „Einrastwirkung“ weicher, nach rechts härter. Bei Aufschwingen des Modells,
Trimmer in Richtung weich drehen.
Im Mode II, (HEAD ING) beeinflußt der Trimmer die Au sregelgeschwindigkeit und die PositionsHaltepräzision von weich bi s ha rt.
Einsteller 2, Ausblendpunkt
Mit diesem Einsteller kann eingestellt werden, an welchem Punkt des Knüppelausschlags die
Wirkung des Kreisels abgeschaltet ist (intelligente Ausblendung, s.u.). Die Einstellung kann
gewählt werden zwischen 20% und 100% de s Knüppelwegs.
Die Wirkung der Potis erfolgt immer etwas verzögert, also beim Test nach erfolgter V erstellung
etwas abwarten.
DIP 3 - Set Limits, Servo-Endlagenabgleich
Befindet sich dieser Schalt er während des EIN-schalten s des Kreisels in Position ON, st artet der
Servoendlagen-Abgleich (LED dauernd ON). Im Sender sollte keine Wegreduzierung
programmiert sein. Der am zu stabilisierenden Ruder mechanisch mögliche Servoweg wird nun
mit dem jeweiligen Steuerknüppel n ach beiden Seiten abgefah ren. Der mec hanische Weg so llte
dabei nach beiden Seiten gleich groß sein, das Servo bzw. das Steuergestänge darf dabei an
keine mechanischen Anschläge laufen. Abgespeichert wird die erreichte Maximalposition des
Knüppels nach einer Seite. In Mittelstellung leuchtet die LED kurz auf. Diese Mittelstellung sollte
später idealerweise auch der Neutralstellung der Trimmung im Flug entsprechen. Ist der Weg
eingelernt, DIP-Schalter in Position OFF bringen, damit wird der Weg abgespeichert. Nach
umlegen des DIP-Schalters in Positio n OFF bewegt sich das Servo zur Kontrolle nach rechts -
LED-Monitor
Nach dem Einschaltab gleich:
Kein Blinken Empfindlichkeit=0, Kreisel abgeschaltet
X-X-X Gain Kanal nicht belegt, man. Gain aktiv
XX-XX-XX Betriebsart Modus 1, Normal, alles OK
XXX-XXX-XXX Betriebsart Modus II, Heading, alles OK
Blinkt die LED 4 oder 5 mal schnell, kann der Kreisel nic ht betrieben w erden. In diesem Fall liegt
eine nicht wiederherstellbare Veränderung des Piezo-Sensors vor, sei es durch Vibration,
Alterung usw. Eine Sicherheitsroutine beim Einschalten sorgt dann dafür, daß der Kreisel nicht
in Betrieb geht. Somit wird ein Ausfall wegen Elementveränderungen im Flug verhindert = hohe
Sicherheit.
2
Page 3
(S)
(S)
gang
gang
gang
gang
Intelligente Ausblendung
Natürlich erkennt der Kreisel auch vom Piloten gesteuerten Drehungen um die stabilsierte Achse.
Ohne intelligente Ausblendung würde er daher versuchen, auch diese Drehbewegungen zu
kompensieren, was das Steuergefühl für das Modell völlig verändern würde.
Der
FUZZY pro
wird in diesem Fall durch eine eingebaute Ausblendung vom Knüppel
ausgeblendet. Bei einem zwischen 20% und 100% einstellbaren Knüppelausschlag (Poti 2) nach
einer Seite ist die Wirkung des
FUZZY pro
zu 100% unterdrückt. Diese Ausblendung arbeitet
intelligent, es geht keine Mischfunktion verloren, z.B. Querruderdifferenzierung, Flaperon,
Butterfly usw. Die intelligente Ausblendung erkennt bei gemischten Funktionen, ob die
stabiliserte- oder nur die gemischte Funktion betätigt wird.
Empfindlichkeitseinstellung vom Sender aus
Durch den Zusatzkanal kann der
stufenlos in der Empfindlichkeit ge re g e lt we rden zwischen 0% und 100%.
Dadurch kann der
eingeschaltetem
FUZZY pro
FUZZY pro
werden.
Die gegenüber herkömmlichen Flächenkreiseln weitaus erhöhte Empfindlichkeit sorgt auch für
ausreichende Stabilsierung für Modelle mit großer Spannweite oder hoher Masse.
FUZZY pro
während des Betriebs AN- oder AB-gesch altet bzw.
zum Suchen der Thermik abgeschaltet werden, denn mit
kann u.U. am Modellverhalten die Thermik nicht mehr erkannt
Manuelle Empfindlichkeitseinstellung
Kann aus „Kanalmangel“ die Empfiindlichkeitsregelung (Gain-Kanal) nicht am Empfänger
angeschlosssen werden, kann die Empfindlichkeit auch an einem Poti (Poti 1) eingestellt werden.
intelligente, selbstlernende Temperatur- und Driftkompensation (Fuzzy-logic). Bis die Element-
eigenschaften eingelernt sind, kann sich u.U. anfangs die Neutrallage des Servos
während eines Fluges leicht verände rn (ca. 3-5 Flüge). Nach der Landung und AUS- und
wieder EINschalten der Em pfangsanlage ist die Neutrallage wi eder gefunden, die selbstlernende
Temperaturkompensation hat sich auf die eventuelle Temperaturveränderungen eingestellt.
Zukünftige Temperaturänderungen im gleichen Maße führen nicht mehr zu
Nullpunktverschiebungen. Durch diese optimale Software-Anpassung werden auch Alterungsund Einschaltdriften des Piezo-Elements kompensiert. Auch Sommer-Winterunterschiede im
Temperaturverlauf werden so erkannt und ausgeglichen.
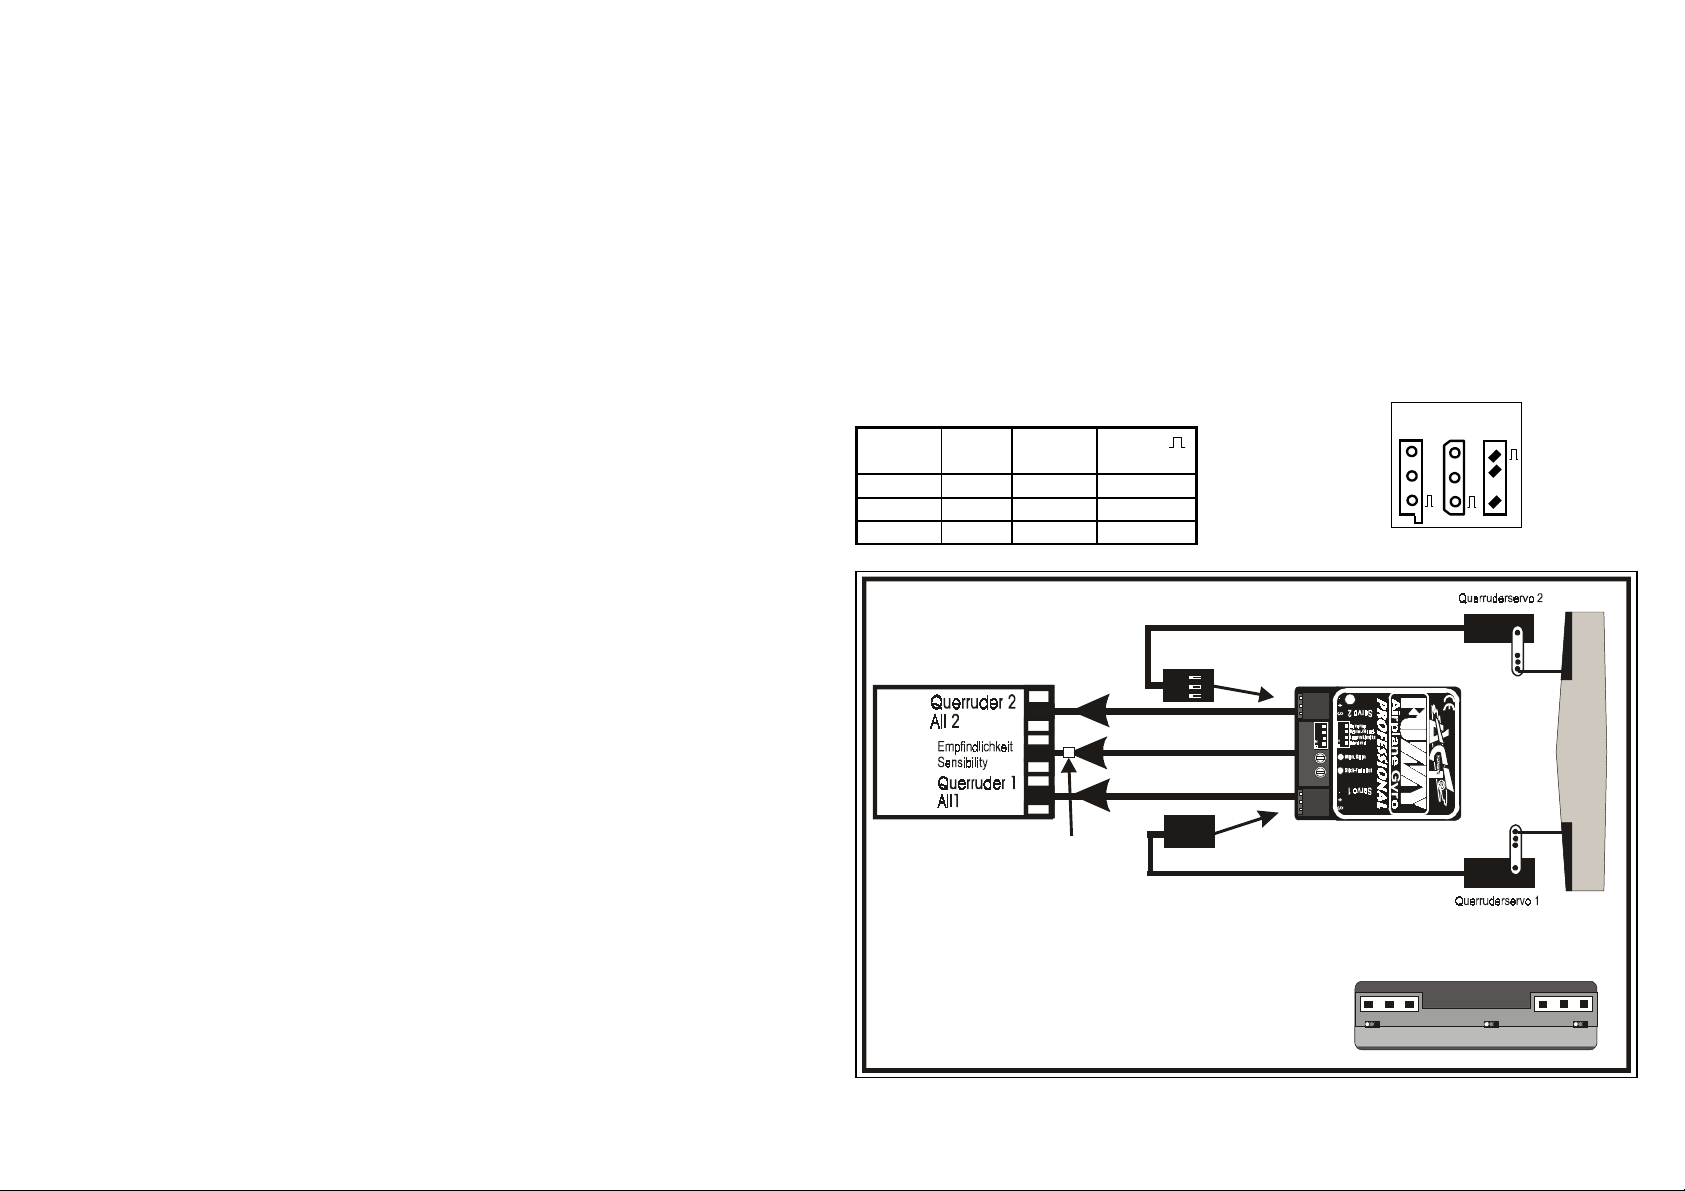
Anschluß
Stecker und Buchse des Kreisels entsprechen dem Stecksystem JR/Futaba. Es muß lediglich
darauf geachtet werden, daß die Impulsseiten der Stecker auch am Empfänger entsprechend
eingesteckt sind, ebenso der Servostecker in der Buchse des Kreisels. Bei Verpolung entsteht
kein Defekt, es stellt sich lediglich kein Betrieb der Stecker und Buchsen (s. Bild).
Kabelfarben der Stecksysteme:
System Plus
Minus (-)Impuls
(+)
Graupner rot braun orange
Futaba rot schwarz weiß
MPX rot schwarz gelb
Servostecker
(Draufsicht)
Futaba Graupner/JR Multiplex
-+
+
-
+
Zwei Servo-Ein- und Ausgänge
FUZZY pro
z.B. bei Kunstflugmodellen m it zwei (oder einem) Hö henruder- oder Querruderser vo, aber auch
für alle Achsen, die mit einem Servo angesteuert werden, z.B. die Hochachse (Seitenruder).
kann eingesetzt werden für alle A chsen, die mit zwei Servos an gesteuert werden,
Gehäuse
Durch die Flachbauweise, geringe Gehäusegröße und das geringe Gewicht kann der Fuzzy-pro
auch in kleinen Modellen eingesetzt werden.
Einbau
Der Kreisel muß so eingebaut werden, daß die Kreiselachse und die gewünschte zu
stabilisierende Achse des Modells identisch sind (s. Bild). Dabei ist in jedem Fall auf
vibrationsdämpfenden Einbau zu achten. Wir empfehlen die Befestigung mit beiliegendem
Doppelklebeband. Dieses an den Gehäuseboden kleben, dazu Schutzfolie entfernen, dann Kreisel
mit dem Gehäuseboden auf die vorgesehene Stelle in der Mechanik drücken. Die Erfahrung zeigt,
daß der Kreisel möglichst an einer Stelle im Modell, bei Motormodellen weit weg vom Motor,
montiert werden sollte, da das Piezoelemen t selbst Motorvibratio nen als Bewegung mißt un d an
das Servo weitergibt und verstärkt, dies würde zu erheblichem Servozittern führen. Nicht einfach
in Schaumgummi legen, der Kreisel könnte sich mechanisch aufschwingen, was bis hin zum
Absturz des Modells führen kann. Durch die hohe Auflösung des Piezo-Elements wird das
verwendete Servo häufiger angesteuert als z.B. von mechanischen Kreiseln, was zu höheren
Servoverschleiß führen kann. Deshalb Servos mit guter Qualität verwenden. Das beste
Kreiselergebnis wird natürlich mit schnellen Servos erzielt. Der
FUZZY pro
besitzt eine
Empfänger
Receiver
Recepteur
(S) = Signal
(S) = Signal
= Signal
= Signal
Aileron
serv o 2
2
Aileron
serv o 1
Ausgang 1
Ausgang 1
Aus
Output 1
Output 1
Output 1Output 1
1Ausgang 1
Markierung
Mark yellow
Marqauge
Ausgang 2
Ausgang 2
Aus
Output 2
Output 2
Output 2Output 2
1
(S) = Signalleitung
(S) = Signalleitung
(S) = Signalleitung (S) = Signalleitung
Ausgang 2
Ausgang 2
2Ausgang 2
Aus
Output 2
Output 2
Output 2Output 2
2Ausgang 2
Ausgang 2
Ausgang 2
Aus
Output 2
Output 2
Output 2Output 2
2Ausgang 2
Frontansicht
Front view
3
Page 4
Zunächst ist empfohlen, alle Anschlüsse für die stabilisierte Achse/Funktion ohne
FUZZY pro
vorzunehmen und Sender und Servopolung so einstellen, daß alle Funktionen sinnrichtig arbeiten
(entfällt bei bereits geflogenen Modell).
Dann
FUZZY pro
zwischen das(die) vorhandene Servo (Servos) der zu stabilisierenden Achse
und dem Empfänger anschließen. Dazu Servokabel des Servos für die zu stabi-lisierende Ach se
am Empfänger abziehen und auf der Steck-buchse 1 des
FUZZY pro
ein-stecken.
Impulslitze/Polung des Servokabels (Futaba weiß, JR oran ge, MPX gelb) immer so w ie das direkt
darunter liegende Ausgangskabel. Das S ervokabel 1 (st eckt bei Lieferu ng in Stec kbuchse 1) vom
FUZZY pro
FUZZY pro
in den am Empfänger frei gewordenen Servo-Ausgang stecken. Servokabel vom
für die Empfindlichkeit (Kabel mit Markierung gelb) in einen freien Kanal
(Schieberegler- oder Schalterfunktion) am Empfänger stecken. Ist ein 2tes (Querruder)Servo
vorhanden, dieses in Ausgang 2 des
Empfängerausgang für diese Funktion stecken. Wird der
FUZZY pro
stecken, zugehöriges Kabel in den zweiten
FUZZY pro
mit nur einem Servo
betrieben, immer Ausgang 1 benutzen und auch nur das zugehörige Servokabel an den
Empfänger anschließen (s.u.). Übriges Kabel von Steckbuchse 2 im Rumpf verlegen, nicht im
FUZZY pro
pro
am Empfänger vorhanden, kann dieser, auch ohne dieses Kabel einzustecken, betrieben
stecken lassen. Ist kein freier Kanal für die Empfindlichkeitseinstellung vom
FUZZY
werden, die Empfindlichkeit k a nn dann am Poti nebem den DIP-Schaltern einge s tellt werden.
ACHTUNG, generell gilt: Zusätzliche Kabel könnten die Reichweite verändern, deshalb vor
dem Flug Reichweitentest durchführen. Eventuell Kabel anders verlegen und neu testen.
Ist die Ausgleichsrichtung falsch, erfolgt die Umpolung der Wirkungs-Richtung mit umschalten
von DIP-1/4. Alle Tests wiederhole n.
Betrieb ausschließlich in MODE I (DIP2 Position OFF)
Ist alles richtig eingebaut, angeschlossen und die Wirkungsrichtung getestet, kann der erste
Einsatz erfolgen. Nach EINs chalten der Empfangsanlage die folge nden 3-5 Sekunden
das Modell nicht bewegen, die Elektronik des Kreisels führt in dieser Zeit ein en S elbst abgleic h
durch. Ein gleichmäßiges blinken der LE D (s.o.) zeigt dann die Betriebsbereitschaf t des Kreisels
an, das angeschlossene Servo bewegt sich wieder in die Nullstellung zurück.
Mit einem freien Proportional-Schiebereglerkanal oder Schaltkanal am Sender kann die Wirkung
(Empfindlichkeit) des Kreisels eingestellt werden. Dabei läßt sich die Wirkung von 0% bis 100%
einstellen. Dafür wird die Verstellnorm von Futaba-Fernsteuerungen zu Grunde gelegt. Für die
ersten Versuche im Flug empfie hlt s ich eine Einstellung von etwa 30-40% Empfindlichkeit.
Im Flug dann zunächst Empfindlichkeit solange erhöhen, bis das Modell beginnt um die
stabiliserte Achse zu schwingen, dann wieder geringfügig weniger Empfindlichkeit einstellen,
eventuell Emfindlichkeitseinstellu ng per Programmieru ng am Sender dem jeweiligen Flugzustand
anpassen. Ist der richtige Punkt der Empfindlichkeitseinstellung gefunden, kann noch die
Dynamik-Einstellung erfolgen (s .o.)
Im Normal-Modus (MODE I) können alle möglichen Kompensationsmixer auf die stabilisierte
Achse aktiv sein (s .u.).
Betrieb
WICHTIG!!!!
Zunächst muß die Servolaufrichtung des zu stabilisierenden Ruders ohne Kreisel sinnrichtig
eingestellt werden. Dazu Kreisel ausschalten (Empfindlichkeit 0). Ein Knüppelauschlag z.B. nach
links, muß auch einen Servo/Ruderausschlag erzeugen, der das Modell entsprechend nach links
steuert. Empfindlichkeit des Kreisels am Sender (am besten im Normal Modus) auf 100% stellen.
Achtung, wichtig: Die Wirkungs-Richtung des Kreisels muß nun so eingestellt werden, daß das
angeschlossene Servo bei einer Drehung des Modells nach rechts das Ruder so ansteuert, daß
eine Gegensteuerbewegung nach links entsteht. Ist das Gegenteil der Fall, wird die
Drehbewegung des Modells bei Steuerung nach links nicht gedämpft, sondern zusätzlich
beschleunigt. Die Drehbewegung läßt sich dann u. U. nicht mehr stoppen, was letztlich zur
Zerstörung des Modells führen k a nn.
Ausblendung kontrollieren
Bei Knüppelausschlag muß die Wirkuhg des Kreisels kontinuierlich reduziert weden, je nach
Einstellung des Potis. Erfolgt die Ausblendung bei gemischten Ausschlägen (Flaperon etc.),
müssen die Stecker des
entspricht nicht Steckbuchse 1) und die vorstehenden Kontrollen erneut durchgeführt werden.
Da die Gegensteuerbewegung vom Kreisel immer nur so lange anhält, solange auch eine
Drehbewegung vorliegt, kann dies u.U. schwierig zu erkennen sein. Test z.B. bei Querruder
dadurch, daß das Modell auf die Nase gestellt wird und man sich zusammen mit dem Modell
dreht und die Querruder beobachtet.
Umpolen der Wirkungsrichtung:
- Einstellen der Wirkungs-Richtung und der intelligenten Auzsblendung
FUZZY pro
am Empfängerausgang getauscht (Ausgangskabel 1
Betrieb in NORMAL+HEADING (DIP2 Position ON)
In dieser Betriebsart wird das Kreiselsignal so ausgewertet, daß der rückführende Servoausschlag
solange anhält, bis die ursprüngliche Position wieder eingenommen wird (HEADING=Kurs
halten). Solange keine Steuerbewegung des Piloten anliegt, wird das Modell, z.B. bei
Seitenruderstabilisierung, a uf Kurs gehalten, als ob links und rechts vom Heck je e i ne ha rte Feder
angebracht wäre, die das Heck festhält. Dadurch bleibt das Heck immer in Position, das Modell
bleibt absolut richtungsstabil, Wegdrehen ist nicht mehr möglich, es liegt somit eine echte
Lageregelung der Hochachse vor.
Als Lageposition wird die Lage
Schiebereglerwirkung
100%
90%
80%
70%
60%
50%
40%
30%
20%
10%
0%
MODE1 MODE2
100%
80%
60%
40%
20%
0%
20%
40%
60%
80%
100%
HEADING
NORMAL
angenommen, die beim Einschalten des
Kreisels, beim Einschalten der HEADINGFunktion (Umschaltung von NORMAL auf
HEADING-Betrieb) vorlag, oder die
Lage/Position/Richtung, die nach
Loslassen des Steuer knüppels (Knüppel in
Mittelstellung) neu eingenommen wurde.
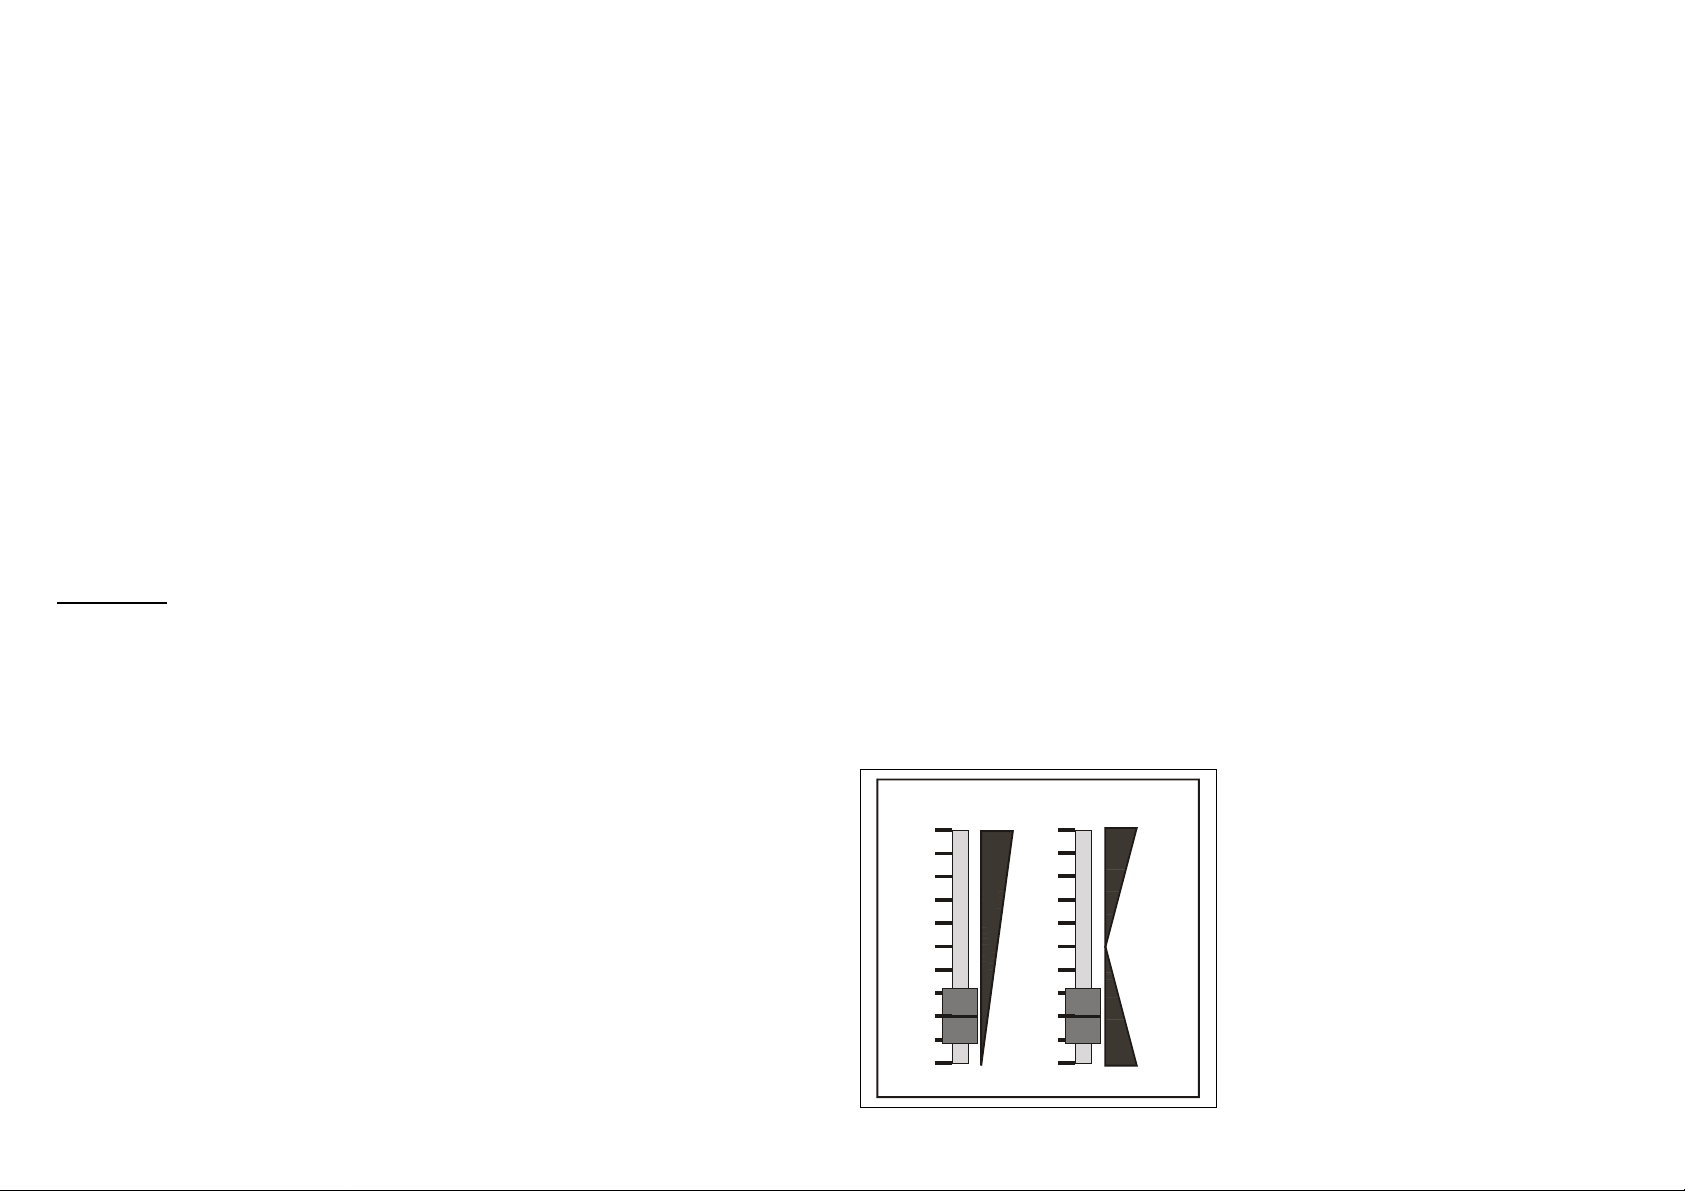
Im HEADING Betrieb (MODE II, DIP 3 in Position
ON), wird nun die Wirkungsweise des
Empfindlichkeitskanals derart geändert, daß sich
Empfindlichkeits-Minimum in der Mitte eines
freien Kanals (Schieberegler oder Schalter)
befindet. Größere Wer te auf eine Seite bewirken
eine Aktivierung der HEADING-Funktion (MODE
II), bei Kanalmaximum wird 100% erreicht. Von
4
Page 5
Mitte zur anderen Seite wird der normale Kreiselmodus (MODE I) in der Empfindlichkeit
gesteuert. Grundsätzlich empfehlen wir, den Kreisel zunächst im NORMAL-Betrieb
(MODE I, s.o.) zu fliegen und die richtige Empfindlichkeitseinstellung damit zu
ermitteln.
Die Umschaltung auf den HEADING Betrieb erfolgt über den Empfindlichkeitskanal. Dieser wird
dabei entweder von Hand auf die gewünschte Position auf der HE ADIN G-Seite gebrac ht o der per
Schalter geschaltet. Am einfachsten ist dabei die Verwendung eines 3-Stufenschalters, der den
Empfindlichkeitskanal und/ode r den Flugzustand umschaltet.
Ist alles perfekt abgestimmt, kann jetzt noch mit dem Dynamik-Trimmer versucht werden, die
maximal mögliche Empfindlichkeit weiter zu erhöhen. Vorsichtig aus Stellung „Mitte“ heraus nach
einer Seite verdrehen und vorgehen wie unter „Dynamik-Trimmer“ beschrieben. Die höchst
mögliche Empfindlichkeits-einstellung ist die Beste.
Am einfachsten läßt sich Mode II im Flug aktivieren, wenn der Steuerknüppel auf Neutralstellung
ist und das Modell einen Kurs fliegt, der dann vom Kreisel gehalten werden soll.
Achtung! Soll die Aktivierung von MODE II am Boden erfolgen, z.B. beim Start für das
Seitenruder, dann empfehlen wir, das Modell erst in Mode I an den Start zu rollen, auf den
gewünschten Kurs auszurichten und d a nn e rst Mode II kurz vor dem Start zu aktivieren.
Dieses Vorgehen ist deshalb notwendig, weil als Lageposition immer die Lage
angenommen wird, die beim Einschalten des Kreisels, usw. .......(s.o.)
Ohne dieses Vorgeh en könnte es also passieren, daß der Kreise l das Modell in die
Richtung steuert, die beim Einschalten vorlag.
Für die ersten Heading Versuche empfiehlt sich eine Einstellung von etwa 20-30% HEADINGEmpfindlichkeit oder die bereits für den NORMAL-Modus (MODE I) erflogene Empfindlichkeit.
Auch hier gilt wieder, daß für optimale Ergebnisse mit der größt möglichen Empfindlichkeit
geflogen werden sollte, au ch hier ist ein Aufschwingen des M odells die Anzeige dafür, daß die
Empfindlichkeit zu hoch eingestellt ist. Im HEADING-Betrieb dann zunächst Empfindlichkeit
solange erhöhen, bis das Modell zu schwingen beginnt, dann wieder geringfügig weniger
Empfindlichkeit einstellen, eventuell Empf indlichkeitseinstellung per Programmierung am Sender
dem jeweiligen Flugzustand anpassen, am angenehmsten ist eine Einstellung des Senders, bei
der die Umschaltung von Mode I nach Mode II und die Empfindlichkeitseinstellung nur mit
einem Schalter erfolgt.
WICHTIG: Im HEADING Betrieb dürfen keine Misc her für die stabilisierte Funktion im Sender
aktiviert sein, Steuer-Eingaben von anderen ,zu gemischten Funktionen würden sonst als
Steuerbewegung für das M odell erkann t und zu einer Steuerbew egung des Kreiselservos füh ren.
Bei Umschaltung auf HEADING-Betrieb müssen daher alle Mischer für die stabilisierte Achse im
Sender automatisch abgeschaltet werden . Werden Trimmstellungen für die stabilsier te Funktion
von Flugzustand zu Flugzustand umgeschaltet, darf dafür keine Verzögerung der Umschaltung
programmiert sein im Sender.
Außerdem steht im Prinzip im HEADING-Mo de keine Mittentrimmung der stabilisierten Fun ktion
zur Verfügung, denn auch Trimm-Auschläge werden als Steuerausschläge erkannt und in
Drehbewegungen des Modells umgesetzt. D.h., das Modell muß im NORMAL-Modus (Mode I)
ausgetrimmt werden, bei Umschaltung auf HEADING werden dann die jeweiligen
Trimmungsstellungen übernommen. Trimme n im HEADING- Betrieb ergibt Drehung des Modells.
Läßt sich für HEADING-Betrieb und NORMAL-Betr ieb keine gemeinsame Trimmstellung erzielen,
d.H. das Modell dreht bei HEADING leicht weg, Trimmung für HEADING einstellen
(Modelldrehung gleich 0) und im Sender abspeichern, dann Modell im NORMAL Mode betreiben
und Nullstellung des Ruders mechanisch verändern, bis das Modell in beiden Betriebsarten bei
gleicher Trimmstellung in die g e wüns chte Richtung fliegt.
Achtung: Die Wirkungsweise der Stabilisierung im HEADING-Betrieb kann gewöhnungsbedürftig
sein. Jetzt muß die satbilisierte Aches , vor allem beim Seitenruder, in jeder Kurve richtig
mitgesteuert werden, die HEADING Funktion hält sonst die Position des Rumpfes immer gleich.
Sobald der Knüppel wieder losgelassen wird, hält der Kreisel die neue Richtung des Rumpfes
(Hochachse) fest, solange, bis wieder Steuereingaben erfolgen. Durch die besonderen
Regeleigenschaften wird in MODE II einem bestimmten Knüppelausschlag eine konstante
Drehgeschwindigkeit des Modells zugeordnet, soweit die Ruderwirksamkeit dies erlaubt.
Eine bei manchen Sendern mögliche Reduzierung der Trimmwirkung/Trimmweg erhöht den
Komfort für HEADING erheblich und erlaubt ein feinfühlig e re s Trimme n im HEADING- B e trie b .
Schritt für Schritt, Schnell-Anleitung
Betrieb in Mode I (DIP-Schalter 2 in Position OFF)
1. Kreisel in Hubschrauber einbauen und anschließen wie beschrieben. Dabei für die ersten
Versuche den Empfindlichkeitskanal auf einen freien Schieberegler legen. Auf die r ichtige
Ausgleichsrichtung achten. Eventuell mit DIP-Schalter 1oder 4 umpolen.
2. Im Sender die Grundeinstellungen programmieren.
3. Servowege im Kreisel abspeichern mit DIP-Sch alter 1 in Position ON. D abei Steuer-Knüppel
betätigen und möglichen mecha nis che n Weg am Ruder abfahren und einlernen.
4. Zunächst beide Potis in Mittelstellung.
5. Für die ersten Flugversuche Empfindlichkeitseinstellung am Schieberegler auf ca. 30-40%
stellen. Danach Empfindlichkeitseinstellung langsam solange erhöhen, bis sich das Modell
leicht aufschwingt, dann Empfindlichkeit wieder leicht zurücknehmen. Eventuell noch mit
Dynamik-Trimmer die Empfindlichke i t we ite r e rhöhen (s. Dynamik-Trimmer).
Betrieb mit Mode II (DIP-Schalter 2 in Position ON)
Heading-Betrieb ist etwas aufwendiger und sollte deshalb „mental“ vorbereitet werden.
1. Kreisel in Modell einbauen und anschließen wie beschrieben. Auf die richtige
Ausgleichsrichtung achten. Eventuell mit DIP-Schalter 1/4 umpolen.
2. Modell fliegen, zunächst in NORMAL-Mode und dabei austrimmen, sodaß die
Trimmeinstellung für die Funktion weitestgehend in der Mitte des Trimmwegs liegt.
3. Im Sender die Grundeinstellungen für HEADING programmieren, wie z.B.,
Empfindlichkeitskanal für HEADING (s. Grundsätzliche Einstellungen Sender), FlugzustandsUmschaltung, Expo-Kurve für Funktion usw.
4. Zunächst beide Potis in Mittelstellung.
5. Für die ersten Flugversuche Empfindlichkeits-Kanal-Einstellung mit Servowegeinstellung im
Sender für beide Betriebsarten auf ca. 60-70% stellen (Weg reduzieren), oder SchiebereglerWeg einseitig so reduzieren, daß der Sc hieberegler im Notfall auf ein Seite geschoben wird
und dort der Kreisel völlig ohne Funktion ist. So wird für „Notfälle“ eine sichere
Schiebereglerposition programmiert.
6. Modell zunächst in NORMAL Mode fliegen. In dieser Betriebsart die beste
Empfindlichkeitseinstellung mittels Wegeinstellung für den Empfindlichkeitskanal einstellen.
Modell so austrimmen, daß sich (mit dem normalen Trimmweg) das Modell nicht wegdreht.
5
Page 6
7. Ist alles richtig eingestellt, im Flug umschalten (am besten per Flugzustandsumschaltung)
auf HEADING. Jetzt beste Empfindlichkeitseinstellung einstellen mit der Wegeinstellung für
diese Seite des Empfindlichkeitskanals im Sen der. Werte langsam solange erh öhen, bis sich
das Modell leicht aufschwingt, dann Empfindlichkeit wieder leicht zurücknehmen. Eventuell
noch mit Dynamik-Trimmer die Empfindlichkeits e i ns te llung op timieren.
8. Empfindlichkeitseinstellungen perfektionieren für beide Betriebsarten.
Lernübungen
Um die HEADING-Funktion verstehen zu lernen, empfehlen wir, den Kreisel zunächst an einem
Empfänger anzuschließen und die angeschlossenen Servos mit einem langen Servohebel für
bessere Beobachtung z u v e rsehen. Alle Einstellungen für HEADING vornehmen, (s.o.).
Test 1) Im NORMAL-Betrieb Kreisel drehen, das Servo bewegt sich solange, solange die
Drehung anhält. Ist die Drehung beendet, steht auch das Servo in Neutrallage. Jetzt umschalten
auf HEADING, dann Kreisel drehen und in neuer Position halten. Das Servo bewegt sich aus der
Neutralstellung heraus und bleibt solange aus der Mitte stehen, bis der Kreisel wieder in die
ursprüngliche Position gebracht wird. D.h., im Flugbetrieb wird das Servo das Heck solange
nachsteuern, bis die urs p rüng liche Position erreicht wird.
Test 2) Im HEADING-Betrieb einen Steuerausschlag bis zum Endausschlag mit dem
Heckrotorservo ausführen, Knüppel loslassen, das Servo bleibt am Endausschlag stehen. Dies
deshalb, weil ein Steuerauschlag im Flug ja eine Positionsveränderu ng zur Folge hat. Der Kreisel
steuert das Servo solange an, bis die Position erreicht ist, in die der Kreisel vom Knüppel
gesteuert wurde. Da der Kreisel bei diesem Test in seiner Position nicht verändert wurde, bleibt
das Servo eben auf Endaussc hlag stehen und wartet, bis der Kreisel(Modell) die richtig Positio n
einnimmt. Kreisel drehen, bis das Servo in Mittelsellung steht. Diese n eue Position des Kreisels
entspricht der Position, in die der Kreisel bei diesem Test ursprünglich gesteuert wurde.
Eventuell ist im Stand ein leichtes Driften des Servos im HEADING Betrieb festzustellen. Dies ist
systembedingt und ohne Bedeutung für die Praxis.
Weitere Tips für HEADING-Betrieb:
Erscheint die Steuerung des Modells im HEADING-Betrieb zu direkt, kann eine Expo-Kurve
programmiert werden, die die Ausschläge um den Neutralpunkt des Knüppels v e rringert.
Alle Ein- und Verstellungen am Modell und Kreisel sind nur dann sinnvoll, wenn der Pilot soviel
Flugerfahrung besitzt, daß er Ursache und Wirkung unterscheiden kann. Modelle, die mit
Normalkreiseln gut fliegen, können im HEADING-Betrieb ganz unterschiedliche Flugleistungen
haben. Alle Komponenten, die Mechanik und der Pilot müssen für die Flugfiguren, die mit
HEADING möglich sind, optimiert und die entsprechenden Einstellungen, Kenntnisse und
Ruderwirkungen müssen vorhand en sein.
Sicherheitshinweise
Trotz aller helfender Unterstützung des Kreisels setzt das Steuern eines Flugmodells, gewisse
Fertigkeiten voraus, die der Kreisel nic ht ersetzen kann. Das bedeutet, daß sich der Anwender
vorsichtig und verantwortungsvoll an die Funktionen des Modells und des Kreisels herantasten
muß. Die Verantwortung für den sicheren Betrieb des Modells liegt immer beim Piloten, es
empfiehlt sich daher bei Einsteigern immer die Hilfe eines erfahrenen Piloten für die ersten
Einstellungen und Flüge. An dieser S telle sei noc hmals speziell an die richtige Einstellung der
Wirkungsrichtung erinnert.
Service,Garantie:
Lifetime-Garantie auf ACT-Produkte
Sehr geehrter Kunde,
Erweiterung der Garantie Die letzten Jahre haben gezeigt, daß wir auf unsere Produktqualität stolz sein können. Wir bieten daher für unsere Produkte eine lebenslange Garantie bei Produktionsfehlern an.
Werden Produkte mit Fehlern eingesendet, erfolgt k ostenloser Umtausch oder ent sprechende Ersatzleistu ng, sollte das Produkt nicht mehr im
ACT-Programm sein. St ellt sic h bei d er Kom plet t-Ü ber prü fun g h eraus, daß ke in Fehler v orlieg t, wird das P rod ukt in einwand fre iem Zustand ohne
Umtausch und ohne Berechnung der entstandenen Kosten wieder zurückgesendet. Wir bieten damit weit mehr als die gesetzlich
vorgeschriebenen Leistung en .
Voraussetzung für die lebenslange Garan tie ist, daß die Einsendung kostenfrei erfolgt, eine verwertbare Fehlerbeschreibung vorliegt, keine
Kundeneingriffe an
Geräten vorgenommen wurden und der Grund für die Einsendung nicht darin liegt, daß die Bedienungsanleitung nicht beachtet wurde.
Liegen die oben genannten Bedingungen nicht vor, insbesondere nach Kundeneingriffen oder Nichtbeachten der Bedienungsanleitung,
erfolgt in jedem Fall Berechnung sämtlicher entstehender Kosten, wir berechnen den durch uns nicht zu verantwortenden Aufwand. Deshalb
in jedem Fall: Erst Bedienungsanleitung lesen.
Wir bitten, die Geräte direkt, nicht über einen eventuellen Händler, einzusenden. Der Händler kann die lebenslange Garantie nicht gewährleisten.
Um unnötige Kosten zu vermeiden, weisen wir darauf hin, daß wir unfreie Rücksendungen generell nicht annehmen, wir bitten die
Produkte in jedem Fall frei einz u sen den, wir ersetzen in berechtigten Fällen das no rm ale Porto.
Ihr ACT-Team 2002
Technische Daten
• Größe ca. 48mmx39mmx15mm
• Gewicht ca. 30Gramm
• Betriebs s pannung 3,0 ... 8 Volt
• Stromaufnahme 50mA @ 5V
• Drehsensor verschleißfreie Piezo-Keramik
• Signalauflösung Se rv okanäle 2000 Schritte
• Signalauflösung GAIN 256 Schritte
• Signalauflösung Sensor 4096 Schritte, 4-fach oversampling
• Steuersyste m 8-bit Mikrokontroller 22MHz, mit 32bit Festkommaregelkreisen
• NORMAL/REVERSE-Schalter
• Dynamikregelung
• Manuelle Ausble nd ungs-Einstellung
• Direkt einlernb a re Se rv oe nd- und Mittelstellungen
• HEADING-Funktion (Headd ing HEADING) a l s P os itionsverriegelung mit weichen Übergänge n
und Funktionskontrolle (LED)
• Notbetrieb auch ohne Eingangssignale
Wir wünschen Ihnen viel Spaß be im Eins a t z Ihre s
FUZZY pro
ACT europe, Talblickstraße 21, D-75305 Neuenbürg, www.acteurope.de
6
 Loading...