

Page 1
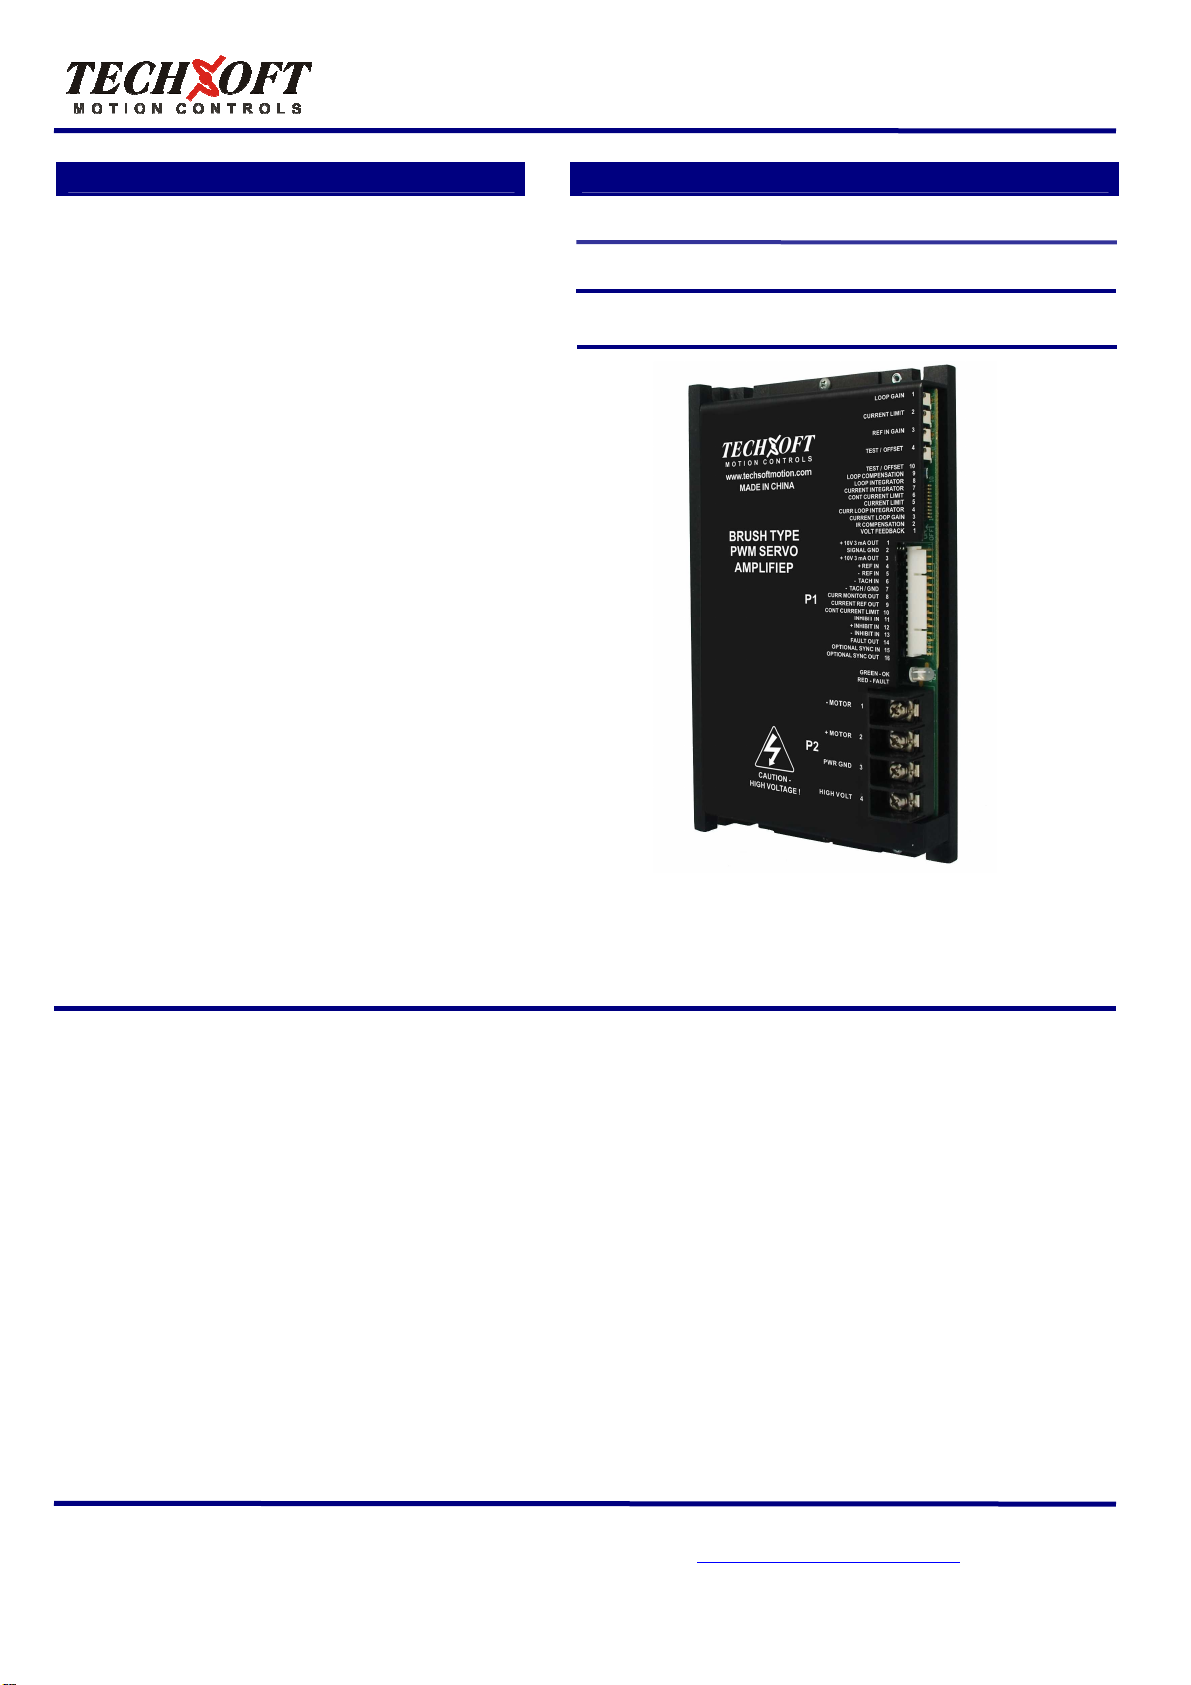
主要特性
▶
驱动直流有刷
驱动直流有刷、、、、音圈电机
驱动直流有刷驱动直流有刷
▶
四象限再生运行
四象限再生运行,,,,最大功率可达
四象限再生运行四象限再生运行
▶
DIP
DIP 开关选择控制模式
开关选择控制模式::::电流
DIPDIP
开关选择控制模式开关选择控制模式
拟量位置环
拟量位置环
拟量位置环拟量位置环
▶
可调整电流限制
可调整电流限制
可调整电流限制可调整电流限制
▶
高性能
高性能、、、、高动态响应
高性能高性能
▶
±±±±10V
10V 模拟量差分输入接口
模拟量差分输入接口
10V10V
模拟量差分输入接口模拟量差分输入接口
▶
数字报警输出
数字报警输出
数字报警输出数字报警输出
▶
自带测试可调电位器试运行伺服系统
自带测试可调电位器试运行伺服系统
自带测试可调电位器试运行伺服系统自带测试可调电位器试运行伺服系统
▶
偏移量可调电位器调整漂移
偏移量可调电位器调整漂移
偏移量可调电位器调整漂移偏移量可调电位器调整漂移
▶
模拟参考量输入增益可调整
模拟参考量输入增益可调整
模拟参考量输入增益可调整模拟参考量输入增益可调整
音圈电机
音圈电机音圈电机
最大功率可达 9500
最大功率可达最大功率可达
高动态响应
高动态响应高动态响应
9500WWWW
95009500
电流((((转矩
转矩),
电流电流
转矩转矩
Analog Servo Drive
Analog Servo Drive
Analog Servo DriveAnalog Servo Drive
简
峰值电流
峰值电流
峰值电流峰值电流
),电压
电压,,,,速度
),),
电压电压
速度,,,,模模模模
速度速度
连续电流
连续电流
连续电流连续电流
供电电压
供电电压
供电电压供电电压
功率范围
50A20x
50A20x----TM
50A20x50A20x
TM 伺服放大器
TMTM
50
25
40
伺服放大器技术
伺服放大器伺服放大器
技术参考
技术技术
50AAAArms
rms
50 50
rmsrms
25AAAArms
rms
2525
rmsrms
40----190
190VVVVDC
4040
190190
参考手册
手册
参考参考
手册手册
DC
DCDC
▶
LED
LED 监控驱动器状态
监控驱动器状态
LEDLED
监控驱动器状态监控驱动器状态
▶
电流输出可监控
电流输出可监控
电流输出可监控电流输出可监控
▶
限位开关输入使能或禁止旋转方向
限位开关输入使能或禁止旋转方向
限位开关输入使能或禁止旋转方向限位开关输入使能或禁止旋转方向
▶
±±±±60V
60V 测速发电机
测速发电机((((tachometer
60V60V
测速发电机测速发电机
▶
全全全全贴片工艺生产
贴片工艺生产、、、、高可靠性
贴片工艺生产贴片工艺生产
▶
直接
直接替代美国
替代美国 AMC
直接直接
替代美国替代美国
tachometer))))模拟量反馈接口
tachometertachometer
高可靠性
高可靠性高可靠性
AMC 公司同型号产品
公司同型号产品
AMCAMC
公司同型号产品公司同型号产品
控制模式
控制模式
控制模式控制模式
•
电流
电流((((转矩
转矩))))模式
转矩转矩
模拟量
模拟量模拟量
模式
模式模式
电流电流
•
测速发电机速度模式
测速发电机速度模式
测速发电机速度模式测速发电机速度模式
•
电压模式
电压模式
电压模式电压模式
•
IR
IR 补偿模式
补偿模式
IRIR
补偿模式补偿模式
控制指令源
控制指令源
控制指令源控制指令源
•
±±±±10
10VVVV 模拟量
1010
模拟量反馈接口
模拟量反馈接口模拟量反馈接口
支持反馈
支持反馈
支持反馈支持反馈
•
测速发电机
测速发电机((((Tachometer
测速发电机测速发电机
国际认证
国际认证
国际认证国际认证
•
CE
CE
CE CE
•
UL
UL
ULUL
Tachometer))))
TachometerTachometer
发布日期
发布日期::::
发布日期发布日期
30/12/2009 V1.0
30/12/2009 V1.0 电话
30/12/2009 V1.0 30/12/2009 V1.0
版本
版本::::
版本版本
深圳市泰科智能伺服技术有限公司
深圳市泰科智能伺服技术有限公司····深圳市南山区高新技术产业园南区虚拟大学园大楼
深圳市泰科智能伺服技术有限公司深圳市泰科智能伺服技术有限公司
电话::::0755
0755----26712201
电话电话
26712201 传真
07550755
26712201 26712201
传真::::0755
传真传真
深圳市南山区高新技术产业园南区虚拟大学园大楼 A405
深圳市南山区高新技术产业园南区虚拟大学园大楼深圳市南山区高新技术产业园南区虚拟大学园大楼
0755----26712958
26712958 http://www.techsoftmotion.com
07550755
26712958 26712958
http://www.techsoftmotion.com
http://www.techsoftmotion.comhttp://www.techsoftmotion.com
A405 页页页页 1111 of
A405 A405
of 9999
of of
Page 2
50A20
50A20xxxx----TM
50A2050A20
压压压压、、、、过流
单一
单一直流电源供电
单一单一
一个板上的输入信
一个板上的输入信号测试驱动器和电机
一个板上的输入信一个板上的输入信
TM系列
系列PWM
PWM伺服
伺服放大器
放大器以一个高的
TMTM
系列系列
PWMPWM
伺服伺服
过流、、、、过热及电机
过热及电机、、、、地地地地、、、、电源之间短路保护的全部功能
过流过流
过热及电机过热及电机
直流电源供电。。。。控制环增益
直流电源供电直流电源供电
控制环增益、、、、电流限制
控制环增益控制环增益
号测试驱动器和电机。。。。
号测试驱动器和电机号测试驱动器和电机
以一个高的PWM
放大器放大器
以一个高的以一个高的
电源之间短路保护的全部功能。。。。该该该该放大
电源之间短路保护的全部功能电源之间短路保护的全部功能
电流限制、、、、参考量输入增益与偏移量可用
电流限制电流限制
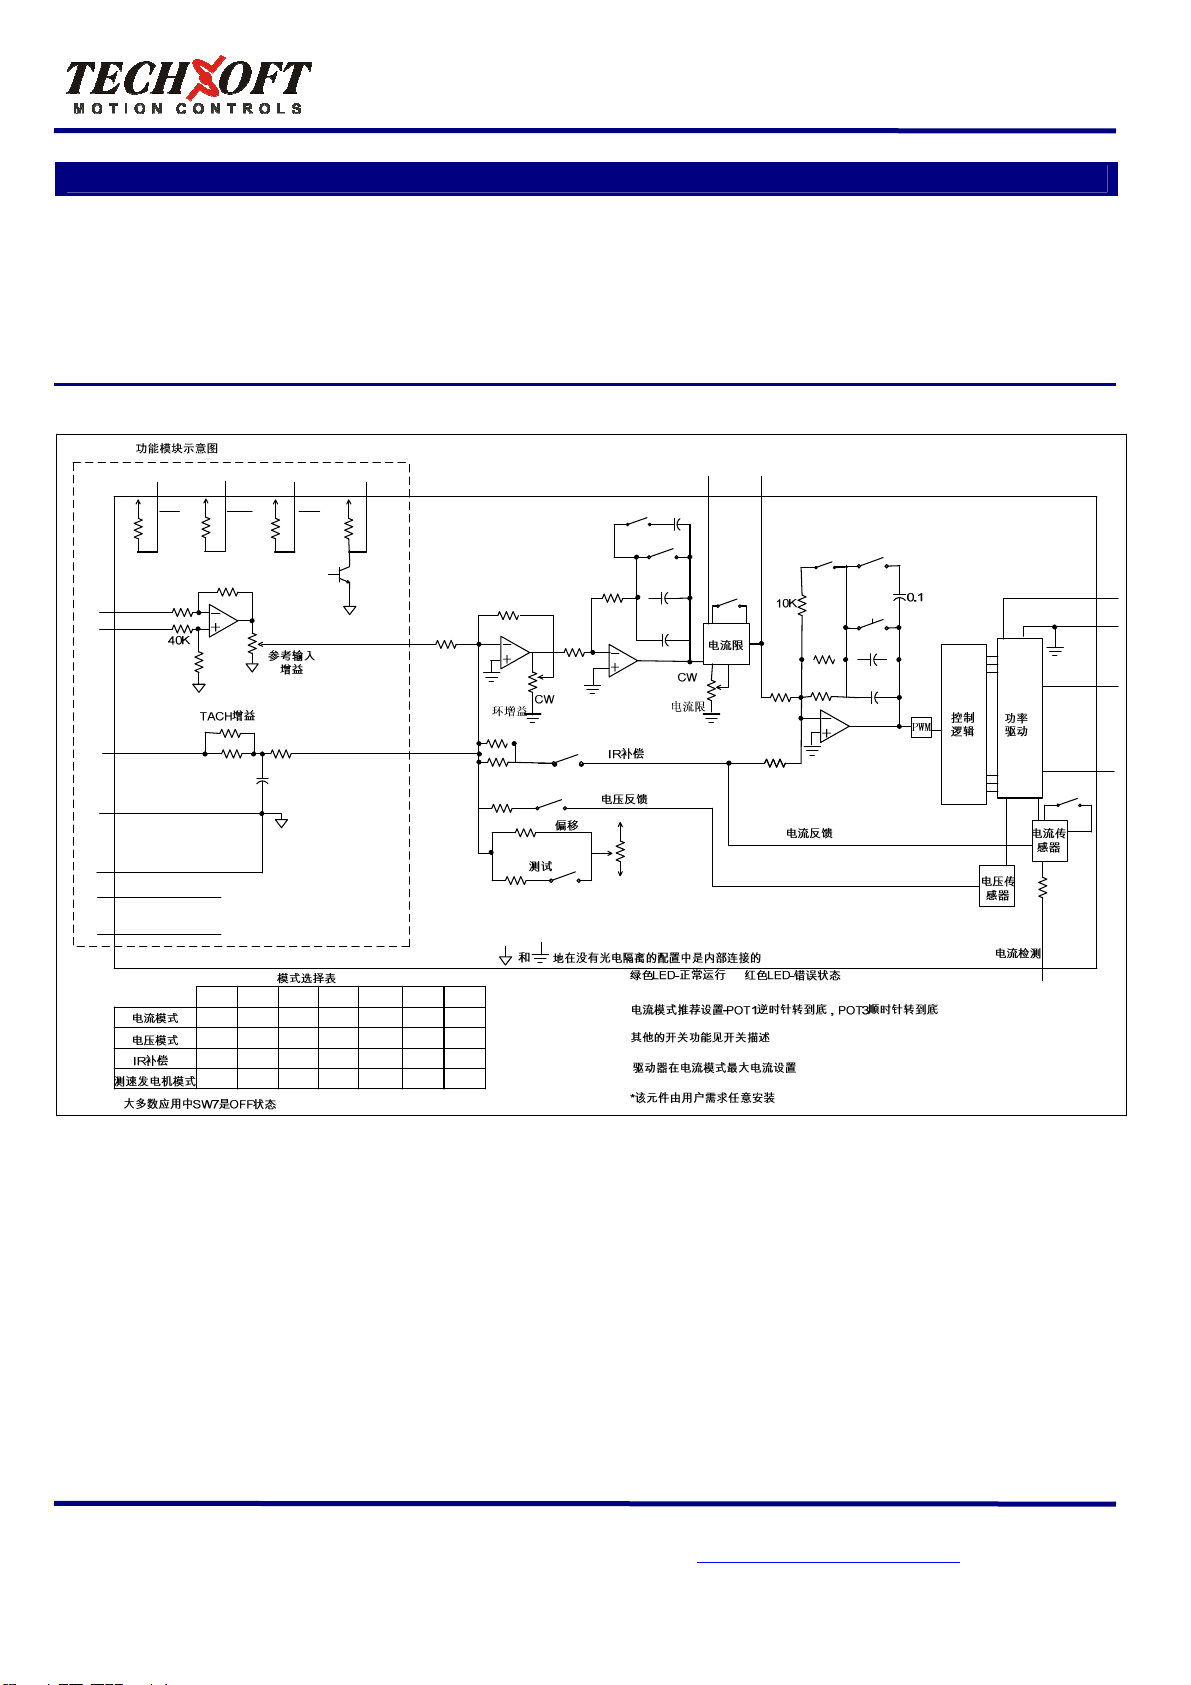
功能块图
功能块图
功能块图功能块图
50A20x-TM
Analog Servo Drive
Analog Servo Drive
Analog Servo DriveAnalog Servo Drive
简介
PWM开关频率驱动直流有刷电机
开关频率驱动直流有刷电机,,,,红色
PWMPWM
开关频率驱动直流有刷电机开关频率驱动直流有刷电机
放大器也可以与数字控制器接口或工作于独立模式
放大放大
参考量输入增益与偏移量可用14
参考量输入增益与偏移量可用参考量输入增益与偏移量可用
红色////绿色
绿色LED
LED信号指示驱动器的运行状态
红色红色
绿色绿色
器也可以与数字控制器接口或工作于独立模式((((Stand
器也可以与数字控制器接口或工作于独立模式器也可以与数字控制器接口或工作于独立模式
14圈的可调电位器调整
圈的可调电位器调整,,,,偏移量调整可调电位器也可作为
1414
圈的可调电位器调整圈的可调电位器调整
信号指示驱动器的运行状态,,,,具有过压
LEDLED
信号指示驱动器的运行状态信号指示驱动器的运行状态
50A20x
50A20x----TM
50A20x50A20x
TM 伺服放大器
伺服放大器技术
TMTM
伺服放大器伺服放大器
偏移量调整可调电位器也可作为
偏移量调整可调电位器也可作为偏移量调整可调电位器也可作为
技术参考
技术技术
具有过压、、、、欠欠欠欠
具有过压具有过压
Stand----alone
StandStand
参考手册
手册
参考参考
手册手册
alone)))),,,,
alonealone
5V
INH
2K
40K
+REF INP1-4
P1-5 -REF IN
P1-6
TACH-
TACH+, GNDP1-7
P1-2 SIGNAL GND
+10V@3mA OUTPUT
P1-1
-10V@3mA OUTPUT
P1-3
P1-12
5V
2K
2K
20K
POT3
20K
R77*
50K
SW1 SW2 SW3
OFF
OFF
ON ONOFF
ONONON ON
OFF
OFF ON
10K
0.01
P1-13
5V
-INH+INH
TBD
5V
5K
SW4 SW7 SW8
OFF
OFF OFFOFF
OFFONOFF OFF
OFF
FAULT
OFF
OFF OFF
虚线框表示光电隔离
750V光电隔离(ISO)
P1-9P1-10P1-11 P1-14
CONT
SW9 0.1
SW8
500K
10K
5K
POT1
R8*
50K
10K
SW9
OFF
OFF
OFF
OFF
500K
10K
500K
SW2
SW1
SW10
C72*
0.01
POT2
+15V
POT4
-15V
CURRENT REFERENCE
CURR
(OUTPUT)
LIMIT
SW6
5K
5K
SW3
R28*
100K
SW4
SW7
C73*
0.01
HIGH VOLTAGE P2-4
POWER GROUD
MOTOR+
MOTOR-
SW5
10K
P1-8
P2-3
P2-2
P2-1
发布日期
发布日期::::
发布日期发布日期
30/12/2009 V1.0
30/12/2009 V1.0 电话
30/12/2009 V1.0 30/12/2009 V1.0
版本
版本::::
版本版本
深圳市泰科智能伺服技术有限公司
深圳市泰科智能伺服技术有限公司····深圳市南山区高新技术产业园南区虚拟大学园大楼
深圳市泰科智能伺服技术有限公司深圳市泰科智能伺服技术有限公司
电话::::0755
0755----26712201
电话电话
26712201 传真
07550755
26712201 26712201
传真::::0755
传真传真
深圳市南山区高新技术产业园南区虚拟大学园大楼 A405
深圳市南山区高新技术产业园南区虚拟大学园大楼深圳市南山区高新技术产业园南区虚拟大学园大楼
0755----26712958
26712958 http://www.techsoftmotion.com
07550755
26712958 26712958
http://www.techsoftmotion.com
http://www.techsoftmotion.comhttp://www.techsoftmotion.com
A405 页页页页 2222 of
A405 A405
of 9999
of of
Page 3
barrier terminal
barrier terminal barrier terminal
barrier terminal
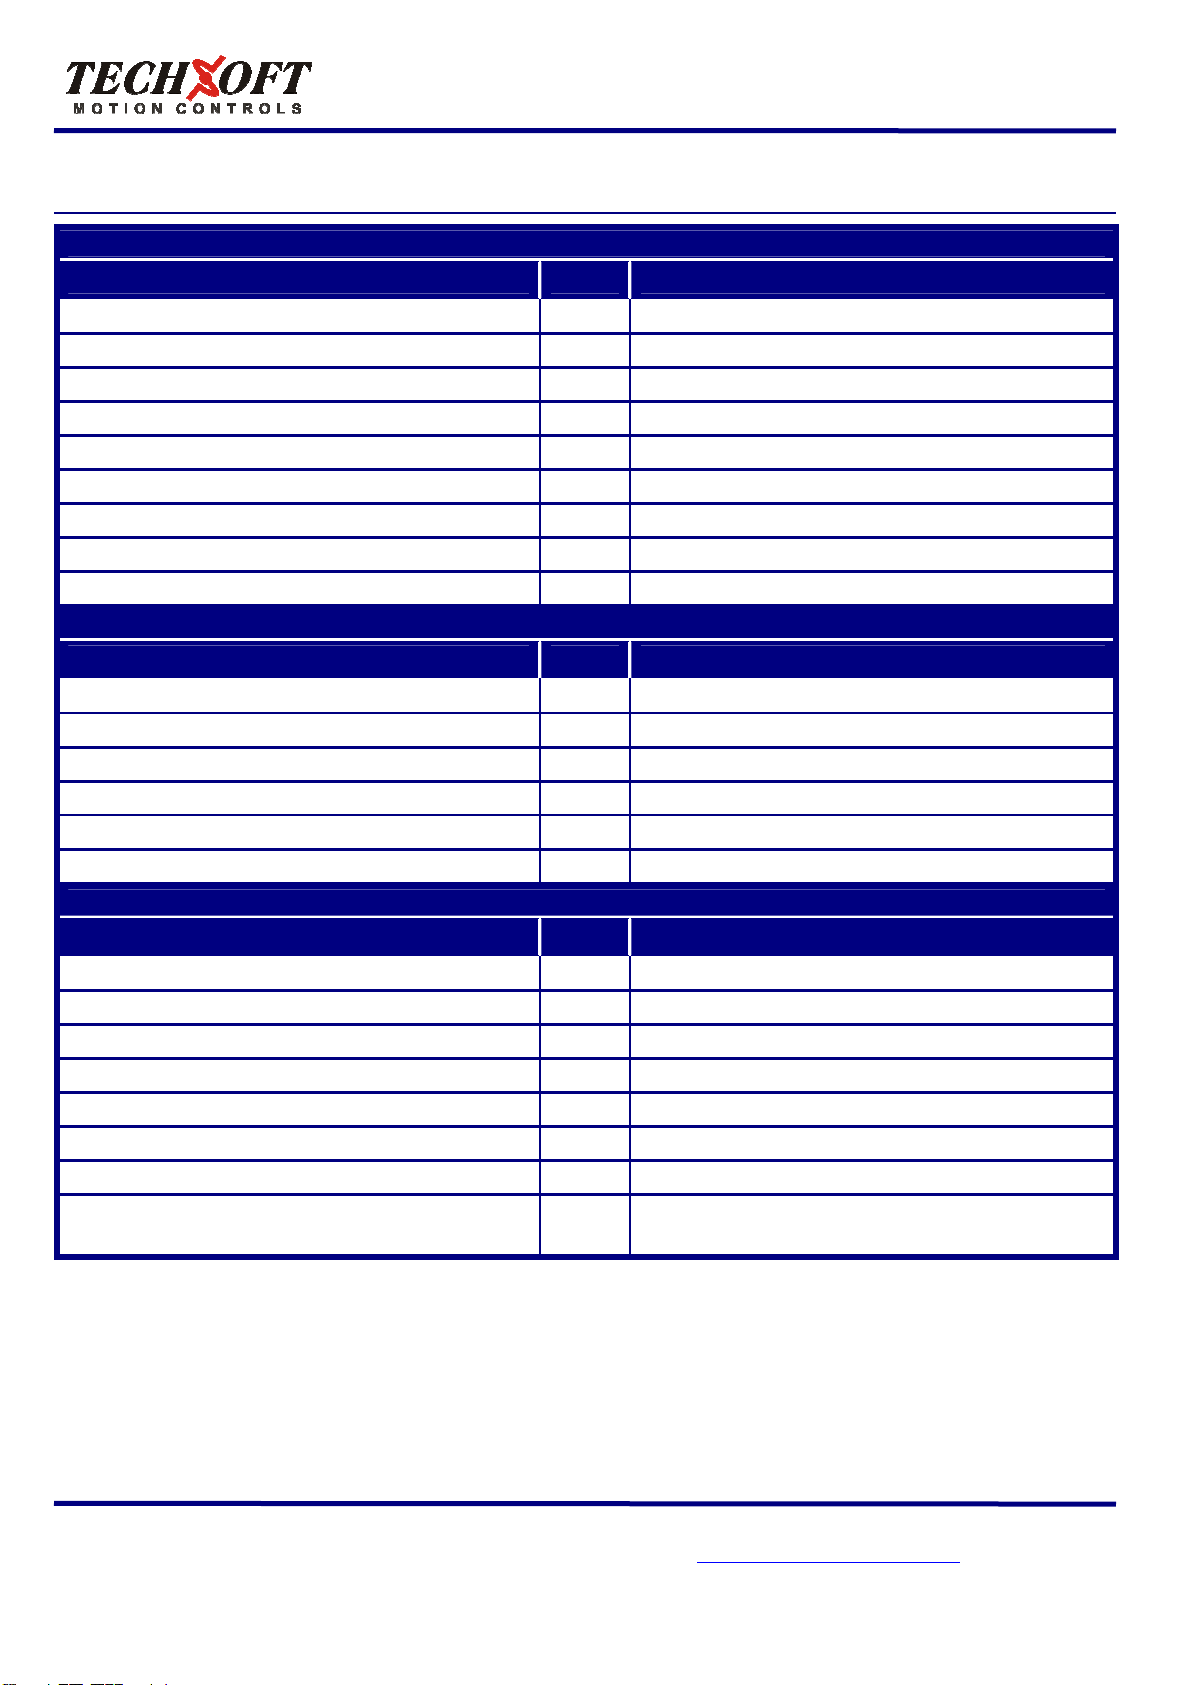
电气特性
电气特性
电气特性电气特性
描述 单位 值
直流供电电压范围
直流供电电压范围 VDC
直流供电电压范围直流供电电压范围
最大关闭过压
最大关闭过压 VDC
最大关闭过压最大关闭过压
最小关闭欠压
最小关闭欠压 VDC
最小关闭欠压最小关闭欠压
最大峰值输出电流
最大峰值输出电流((((见下面注释
最大峰值输出电流最大峰值输出电流
最大连续输出电流
最大连续输出电流 AAAA 25
最大连续输出电流最大连续输出电流
在连续电流时最大的功率消耗
在连续电流时最大的功率消耗 WWWW 238
在连续电流时最大的功率消耗在连续电流时最大的功率消耗
负载电感
负载电感((((线到线
负载电感负载电感
线到线,,,,见下面注释
线到线线到线
带宽
带宽((((依赖于负载
带宽带宽
见下面注释 1111)))) AAAA 50
见下面注释见下面注释
见下面注释 2222)))) uH
见下面注释见下面注释
开关频率
开关频率 kHz
开关频率开关频率
依赖于负载)))) kHz
依赖于负载依赖于负载
Analog Servo Drive
Analog Servo Drive
Analog Servo DriveAnalog Servo Drive
功率特性
VDC 40
VDCVDC
VDC 195
VDCVDC
VDC 10
VDCVDC
uH 250
uHuH
kHz 22
kHzkHz
kHz 2.5
kHzkHz
控制特性
50A20x
50A20x----TM
50A20x50A20x
40----190
190
4040
190190
195
195195
10
1010
50
5050
25
2525
238
238238
250
250250
22
2222
2.5
2.5 2.5
TM 伺服放大器
TMTM
伺服放大器技术
伺服放大器伺服放大器
技术参考
技术技术
参考手册
手册
参考参考
手册手册
描述 单位 值
控制指令源
控制指令源 ---- ±±±±10V
控制指令源控制指令源
反馈支持
反馈支持 ---- 测速发电机
反馈支持反馈支持
交换方法
交换方法 ---- 外部
交换方法交换方法
控制模式
控制模式 ---- 电流
控制模式控制模式
支持电机
支持电机 ---- 直流有刷
支持电机支持电机
硬件保护
硬件保护 ---- 过流
硬件保护硬件保护
描述 单位 值
国际认证
国际认证 ---- CE,UL
国际认证国际认证
外型尺寸
外型尺寸 mm(in)
外型尺寸外型尺寸
重量
重量 g(
重量重量
连续运行的温度范
连续运行的温度范围围围围((((基本散热片
连续运行的温度范连续运行的温度范
基本散热片,,,,见下面注释
基本散热片基本散热片
存贮温度范围
存贮温度范围 ℃℃℃℃((((℉℉℉℉))))
存贮温度范围存贮温度范围
波形因素
波形因素 ---- Stand Alone
波形因素波形因素
P1
P1 连接器
连接器 ---- Molex
P1P1
连接器连接器
P2
P2 连接器
连接器 ----
P2 P2
连接器连接器
机械特性
mm(in)
mm(in)mm(in)
g(oz)
oz) 680 (24)
g(g(
oz)oz)
见下面注释 3333)))) ℃℃℃℃((((℉℉℉℉))))
见下面注释见下面注释
10V 模拟量
模拟量
10V10V
模拟量模拟量
测速发电机((((Tachometer
测速发电机测速发电机
电流((((力矩
力矩)、
)、IR
IR 补偿
电流电流
力矩力矩
过流、、、、过温
过温、、、、过压
过流过流
过温过温
186.7 x 111.7 x 25.4 (7.4 x 4.4 x 1)
186.7 x 111.7 x 25.4 (7.4 x 4.4 x 1)
186.7 x 111.7 x 25.4 (7.4 x 4.4 x 1)186.7 x 111.7 x 25.4 (7.4 x 4.4 x 1)
Molex 16
16----pin, 2.54 mm spaced, friction lock header
Molex Molex
1616
Molex
Molex 4444----contact, 11.10 mm spaced, tri
Molex Molex
contact, 11.10 mm spaced, tri----
contact, 11.10 mm spaced, tricontact, 11.10 mm spaced, tri
补偿、、、、测速发电机速度
)、)、
IRIR
补偿补偿
直流有刷、、、、音圈电机
直流有刷直流有刷
过压、、、、欠压
欠压、、、、短路
过压过压
欠压欠压
----40
pin, 2.54 mm spaced, friction lock header
pin, 2.54 mm spaced, friction lock headerpin, 2.54 mm spaced, friction lock header
Tachometer))))
TachometerTachometer
外部
外部外部
测速发电机速度、、、、电压
测速发电机速度测速发电机速度
音圈电机
音圈电机音圈电机
短路((((相与相
相与相、、、、相与地
短路短路
相与相相与相
CE,UL
CE,ULCE,UL
680 (24)
680 (24)680 (24)
0000----65(32
65(32----149)
149)
65(3265(32
149)149)
40----85(
85(----40
40----185)
4040
85(85(
Stand Alone
Stand AloneStand Alone
4040
block
block
blockblock
185)
185)185)
电压
电压电压
相与地))))之间
相与地相与地
之间
之间之间
注释
注释::::
注释注释
1.
1. 最大峰值电流的最大持续时间为
最大峰值电流的最大持续时间为 2222 秒秒秒秒
1.1.
最大峰值电流的最大持续时间为最大峰值电流的最大持续时间为
2.
2. 当低于总线最大供电电压时
当低于总线最大供电电压时,,,,更小负载电感也可用
2. 2.
当低于总线最大供电电压时当低于总线最大供电电压时
3.
3. 要达到额定的性能需要增加冷却风扇或散热片
要达到额定的性能需要增加冷却风扇或散热片
3. 3.
要达到额定的性能需要增加冷却风扇或散热片要达到额定的性能需要增加冷却风扇或散热片
发布日期
发布日期::::
发布日期发布日期
30/12/2009 V1.0
30/12/2009 V1.0 电话
30/12/2009 V1.0 30/12/2009 V1.0
版本
版本::::
版本版本
更小负载电感也可用,,,,但必须用一个外部电感满足最小负载电感要求
更小负载电感也可用更小负载电感也可用
深圳市泰科智能伺服技术有限公司
深圳市泰科智能伺服技术有限公司····深圳市南山区高新技术产业园南区虚拟大学园大楼
深圳市泰科智能伺服技术有限公司深圳市泰科智能伺服技术有限公司
电话::::0755
0755----26712201
电话电话
26712201 传真
07550755
26712201 26712201
但必须用一个外部电感满足最小负载电感要求。。。。
但必须用一个外部电感满足最小负载电感要求但必须用一个外部电感满足最小负载电感要求
深圳市南山区高新技术产业园南区虚拟大学园大楼 A405
深圳市南山区高新技术产业园南区虚拟大学园大楼深圳市南山区高新技术产业园南区虚拟大学园大楼
传真::::0755
0755----26712958
传真传真
26712958 http://www.techsoftmotion.com
07550755
26712958 26712958
http://www.techsoftmotion.com
http://www.techsoftmotion.comhttp://www.techsoftmotion.com
A405 页页页页 3333 of
A405 A405
of 9999
of of
Page 4
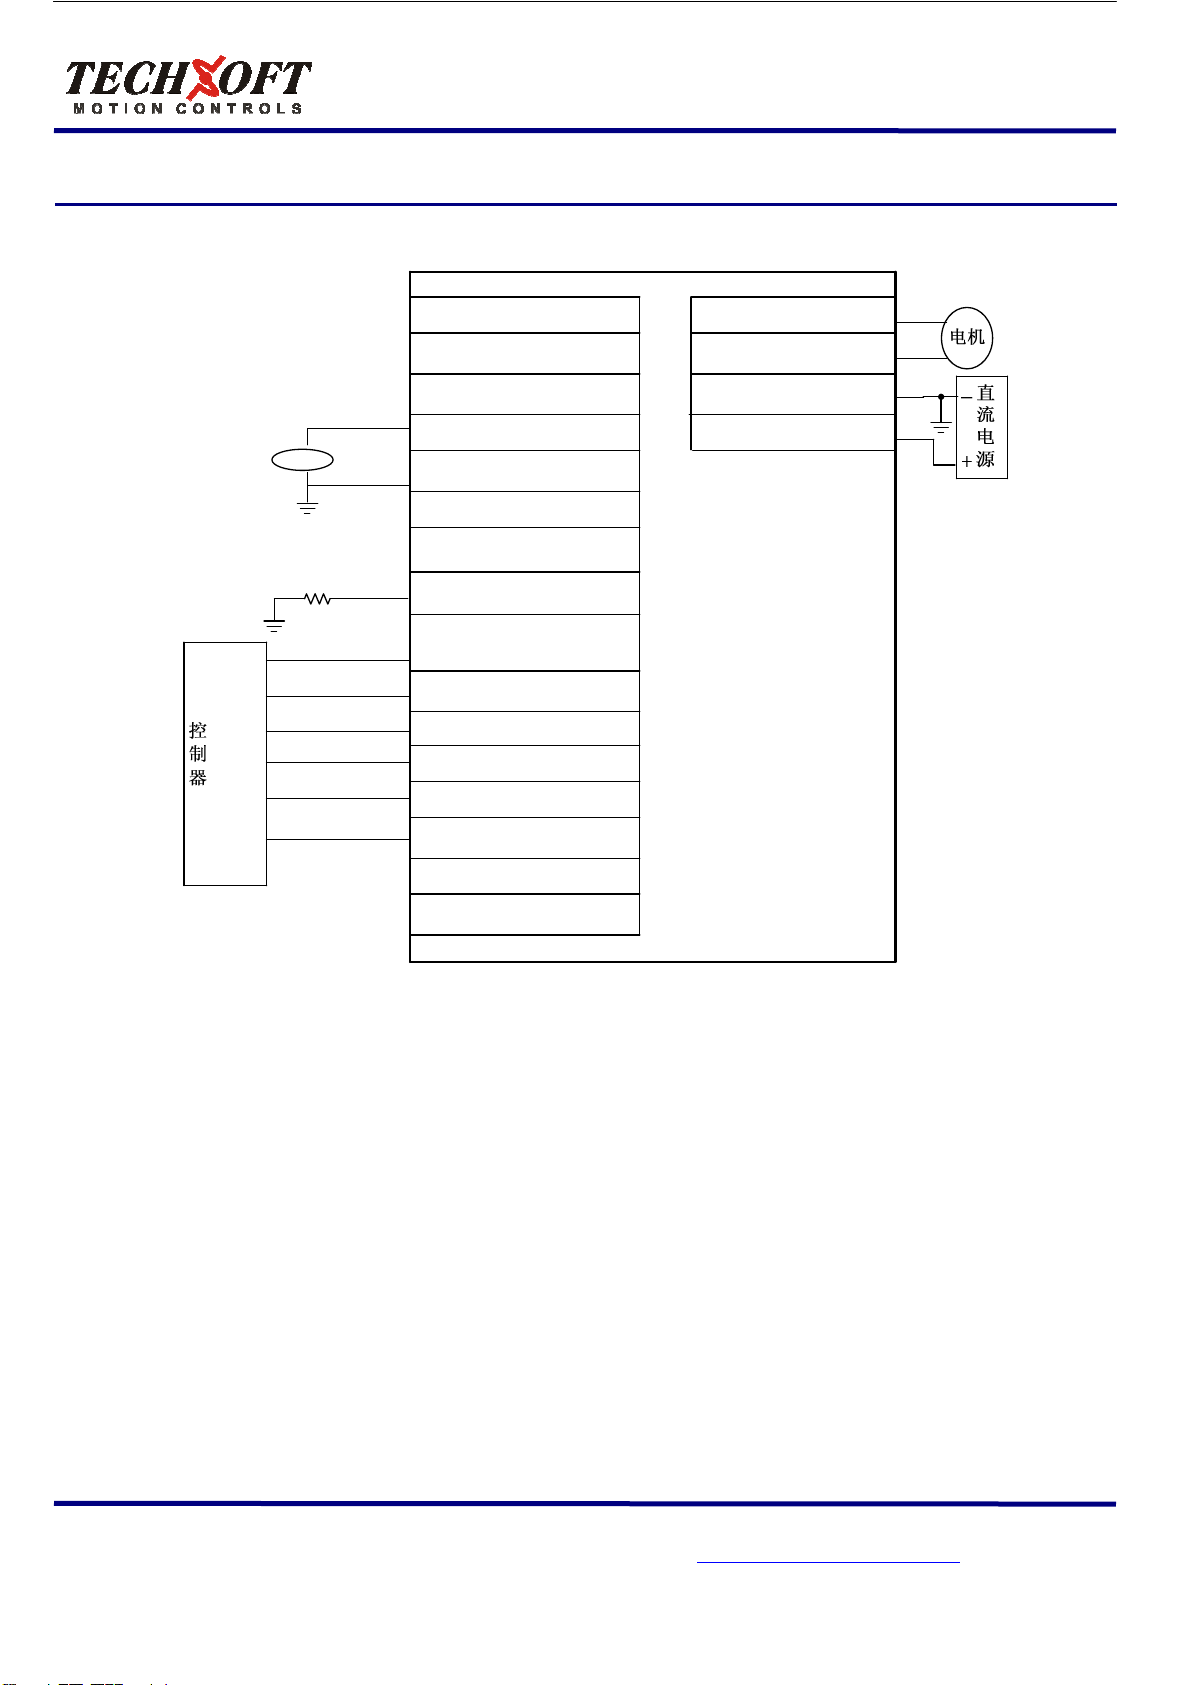
系统信号连接
系统信号连接
系统信号连接系统信号连接
Analog Servo Drive
Analog Servo Drive
Analog Servo DriveAnalog Servo Drive
50A20x
50A20x----TM
50A20x50A20x
TM 伺服放大器
TMTM
伺服放大器技术
伺服放大器伺服放大器
技术参考
技术技术
参考手册
手册
参考参考
手册手册
+REF
-REF
INH
+INH
-INH
ERROR
TACH
0...15k
+10V OUT
1
2
3
6
7
8
9
10
4
5
11
12
13
14
15
SIGNAL GND
-10V OUT
-TACH IN
+TACH (GND)
CURRENT MONITOR
CURRENT REF
CONT CURRE LIMIT
+REF IN
-REF IN
INH
+INH
-INH
FAULT OUT
SYNCH IN
-MOTOR
+MOTOR
POWER GROUND
HIGH VOLTAGE
1
2
3
4
16
SYNCH OUT
发布日期
发布日期::::
发布日期发布日期
30/12/2009 V1.0
30/12/2009 V1.0 电话
30/12/2009 V1.0 30/12/2009 V1.0
版本
版本::::
版本版本
深圳市泰科智能伺服技术有限公司
深圳市泰科智能伺服技术有限公司····深圳市南山区高新技术产业园南区虚拟大学园大楼
深圳市泰科智能伺服技术有限公司深圳市泰科智能伺服技术有限公司
电话::::0755
0755----26712201
电话电话
26712201 传真
07550755
26712201 26712201
传真::::0755
传真传真
深圳市南山区高新技术产业园南区虚拟大学园大楼 A405
深圳市南山区高新技术产业园南区虚拟大学园大楼深圳市南山区高新技术产业园南区虚拟大学园大楼
0755----26712958
26712958 http://www.techsoftmotion.com
07550755
26712958 26712958
http://www.techsoftmotion.com
http://www.techsoftmotion.comhttp://www.techsoftmotion.com
A405 页页页页 4444 of
A405 A405
of 9999
of of
Page 5
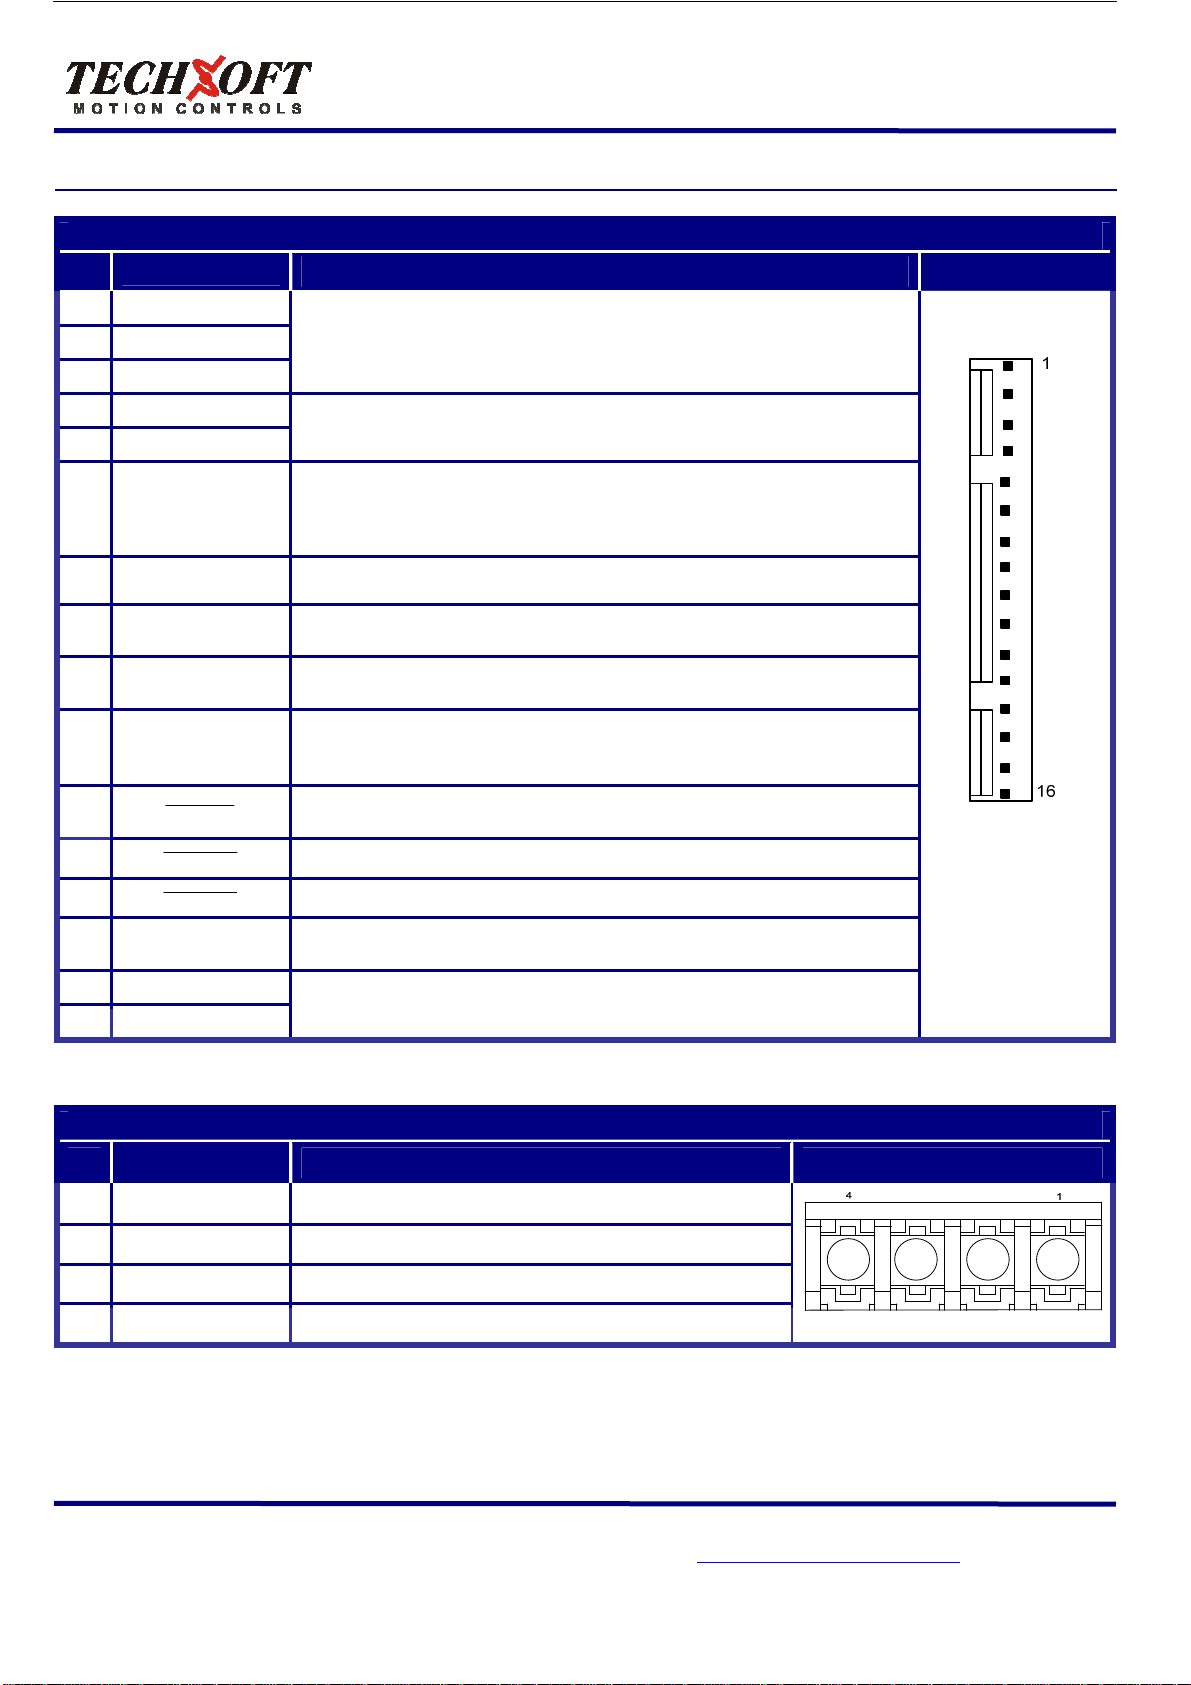
管脚功能
管脚功能
管脚功能管脚功能
Analog Servo Drive
Analog Servo Drive
Analog Servo DriveAnalog Servo Drive
P1-信号连接器
50A20x
50A20x----TM
50A20x50A20x
TM 伺服放大器
TMTM
伺服放大器技术
伺服放大器伺服放大器
技术参考
技术技术
参考手册
手册
参考参考
手册手册
管脚
1111 ++++10
2222 SIGNAL GND
3333 ----10
4444 +REF IN
5555 ----REF IN
6666 ----TACH IN
7777 +TACH (GND)
8888
9999
10
10
1010
11
11
1111
12
12
1212
管脚名称
10V
V 3mA
3mA OUT
1010
V V
3mA3mA
SIGNAL GND
SIGNAL GNDSIGNAL GND
10V
V 3mA
3mA OUT
1010
V V
3mA3mA
+REF IN
+REF IN+REF IN
REF IN
REF INREF IN
TACH IN 测速发电机反馈负输入
TACH INTACH IN
+TACH (GND) 测速发电机反馈正输入与信号地
+TACH (GND)+TACH (GND)
CURRENT
CURRENT
CURRENTCURRENT
MONITOR
MONITOR
MONITORMONITOR
CURR
CURR
CURRCURR
REF
REF OUT
OUT
REFREF
OUT OUT
CONT
CONT
CONTCONT
CURRENT LIMIT
CURRENT LIMIT
CURRENT LIMITCURRENT LIMIT
INHIBITIN+
OUT
OUT OUT
OUT
OUT OUT
IN INHIBIT
管脚功能/注释 连接器匹配端子
±±±±10
10VVVV,,,, 3 mA
3 mA 内部电源供给客户使用
1010
电源地相通共用
电源地相通共用。。。。
电源地相通共用电源地相通共用
差分模拟量输入
差分模拟量输入,,,,±±±±10V
差分模拟量输入差分模拟量输入
测速发电机反馈负输入,,,,最大
测速发电机反馈负输入测速发电机反馈负输入
测速发电机反馈正输入与信号地。。。。
测速发电机反馈正输入与信号地测速发电机反馈正输入与信号地
电流监控
电流监控。。。。模拟量输出信号比例于输出的实际电流
电流监控电流监控
于信号地测量
于信号地测量。。。。
于信号地测量于信号地测量
测量内部电流环的指令信号
测量内部电流环的指令信号。。。。当驱动器输出最大峰值电流时该管脚有一个最大
测量内部电流环的指令信号测量内部电流环的指令信号
的的的的±±±±7.25V
7.25V 输出
7.25V7.25V
在这个管脚与信号地之间连接一个外部电流限制电阻
在这个管脚与信号地之间连接一个外部电流限制电阻,,,,可减少工厂预设的最大
在这个管脚与信号地之间连接一个外部电流限制电阻在这个管脚与信号地之间连接一个外部电流限制电阻
连续电流限制
连续电流限制,,,,但不影响峰值电流的限制
连续电流限制连续电流限制
值对应表
值对应表。。。。
值对应表值对应表
TTL
TTL 电平输入
电平输入,,,,使能或禁止驱动器
TTLTTL
电平输入电平输入
禁止所有的
禁止所有的 PWM
禁止所有的禁止所有的
禁止电机向正方向旋转
禁止电机向正方向旋转((((不会引起故障错误
禁止电机向正方向旋转禁止电机向正方向旋转
内部电源供给客户使用,,,,带短路保护
3 mA 3 mA
内部电源供给客户使用内部电源供给客户使用
10V 运行范围
运行范围,,,,最大
10V10V
运行范围运行范围
最大± 60 VDC
± 60 VDC,,,,60K
最大最大
± 60 VDC± 60 VDC
模拟量输出信号比例于输出的实际电流,,,,比例系数是
模拟量输出信号比例于输出的实际电流模拟量输出信号比例于输出的实际电流
当驱动器输出最大峰值电流时该管脚有一个最大
当驱动器输出最大峰值电流时该管脚有一个最大当驱动器输出最大峰值电流时该管脚有一个最大
输出,,,,相对于信号地测量
相对于信号地测量。。。。
输出输出
相对于信号地测量相对于信号地测量
但不影响峰值电流的限制。。。。详见下面连续电流限制与外接电阻
但不影响峰值电流的限制但不影响峰值电流的限制
使能或禁止驱动器。。。。不接时使能驱动器
使能或禁止驱动器使能或禁止驱动器
PWM 输出
输出,,,,释放电机
输出输出
释放电机。。。。
释放电机释放电机
不会引起故障错误)。
不会引起故障错误不会引起故障错误
PWMPWM
带短路保护。。。。信号地
带短路保护带短路保护
最大±±±±15
15VVVV,,,,50K
最大最大
1515
60K 输入电阻
输入电阻。。。。用信号地为正输入
60K60K
输入电阻输入电阻
详见下面连续电流限制与外接电阻
详见下面连续电流限制与外接电阻详见下面连续电流限制与外接电阻
不接时使能驱动器,,,,接地时禁止驱动器
不接时使能驱动器不接时使能驱动器
)。
)。)。
信号地(SIGNAL GND)
(SIGNAL GND)与与与与
信号地信号地
(SIGNAL GND)(SIGNAL GND)
50K 输入电阻
输入电阻。。。。
50K50K
输入电阻输入电阻
用信号地为正输入。。。。
用信号地为正输入用信号地为正输入
比例系数是 8888A/V
比例系数是比例系数是
可减少工厂预设的最大
可减少工厂预设的最大可减少工厂预设的最大
接地时禁止驱动器,,,,
接地时禁止驱动器接地时禁止驱动器
A/V,,,,相对
相对
A/VA/V
相对相对
13
13
1313
14
14
1414
15
15
1515
16
16
1616
INHIBITIN−
FAULT OUT
FAULT OUT
FAULT OUTFAULT OUT
SYNCH IN
SYNCH IN
SYNCH INSYNCH IN
SYNCH OUT
SYNCH OUT
SYNCH OUTSYNCH OUT
禁止电机向负方向旋转
禁止电机向负方向旋转((((不会引起故障错误
禁止电机向负方向旋转禁止电机向负方向旋转
TTL
TTL 电平输出
电平输出,,,,当输出短路
TTLTTL
电平输出电平输出
止驱动器
止驱动器 PWM
止驱动器止驱动器
用作同步几个放大器模块的开关频率
用作同步几个放大器模块的开关频率。。。。为该选项请联系我们
用作同步几个放大器模块的开关频率用作同步几个放大器模块的开关频率
管脚
1111
2222
3333
4444
连续电流限制与外接电阻值对应表
连续电流限制与外接电阻值对应表
连续电流限制与外接电阻值对应表连续电流限制与外接电阻值对应表
CONT
CONT CURRENT LIMIT
CONTCONT
发布日期
发布日期::::
发布日期发布日期
30/12/2009 V1.0
30/12/2009 V1.0 电话
30/12/2009 V1.0 30/12/2009 V1.0
管脚名称
----MO
MOTTTT 电机输出负端
MOMO
+MOT
+MOT 电机输出正端
+MOT+MOT
POWER
POWER GND
GND 电源地
POWER POWER
GNDGND
HIGH VOLTAGE
HIGH VOLTAGE 直流电源输入
HIGH VOLTAGEHIGH VOLTAGE
CURRENT LIMIT((((P1
CURRENT LIMITCURRENT LIMIT
版本
版本::::
深圳市泰科智能伺服技术有限公司
版本版本
电机输出负端
电机输出负端电机输出负端
电机输出正端
电机输出正端电机输出正端
电源地((((与信号地
电源地电源地
直流电源输入
直流电源输入直流电源输入
P1----10
10))))
P1P1
1010
深圳市泰科智能伺服技术有限公司····深圳市南山区高新技术产业园南区虚拟大学园大楼
深圳市泰科智能伺服技术有限公司深圳市泰科智能伺服技术有限公司
电话::::0755
电话电话
0755----26712201
07550755
不会引起故障错误)。
不会引起故障错误不会引起故障错误
当输出短路,,,,过压
当输出短路当输出短路
PWM 输出
输出,,,,点亮红色
输出输出
点亮红色 LED
点亮红色点亮红色
PWMPWM
P2-电源连接器
管脚功能/注释 连接器匹配端子
与信号地SIGNAL GND
与信号地与信号地
SIGNAL GND相通
SIGNAL GNDSIGNAL GND
26712201 传真
26712201 26712201
传真::::0755
传真传真
)。
)。)。
过压,,,,过温
过温,,,,禁止驱动器时它将变为高电平
过压过压
LED 指示灯
指示灯。。。。
LEDLED
指示灯指示灯
相通))))
相通相通
禁止驱动器时它将变为高电平,,,,禁禁禁禁
过温过温
禁止驱动器时它将变为高电平禁止驱动器时它将变为高电平
为该选项请联系我们。。。。
为该选项请联系我们为该选项请联系我们
深圳市南山区高新技术产业园南区虚拟大学园大楼 A405
深圳市南山区高新技术产业园南区虚拟大学园大楼深圳市南山区高新技术产业园南区虚拟大学园大楼
0755----26712958
26712958 http://www.techsoftmotion.com
07550755
26712958 26712958
http://www.techsoftmotion.com
http://www.techsoftmotion.comhttp://www.techsoftmotion.com
A405 页页页页 5555 of
A405 A405
of 9999
of of
Page 6
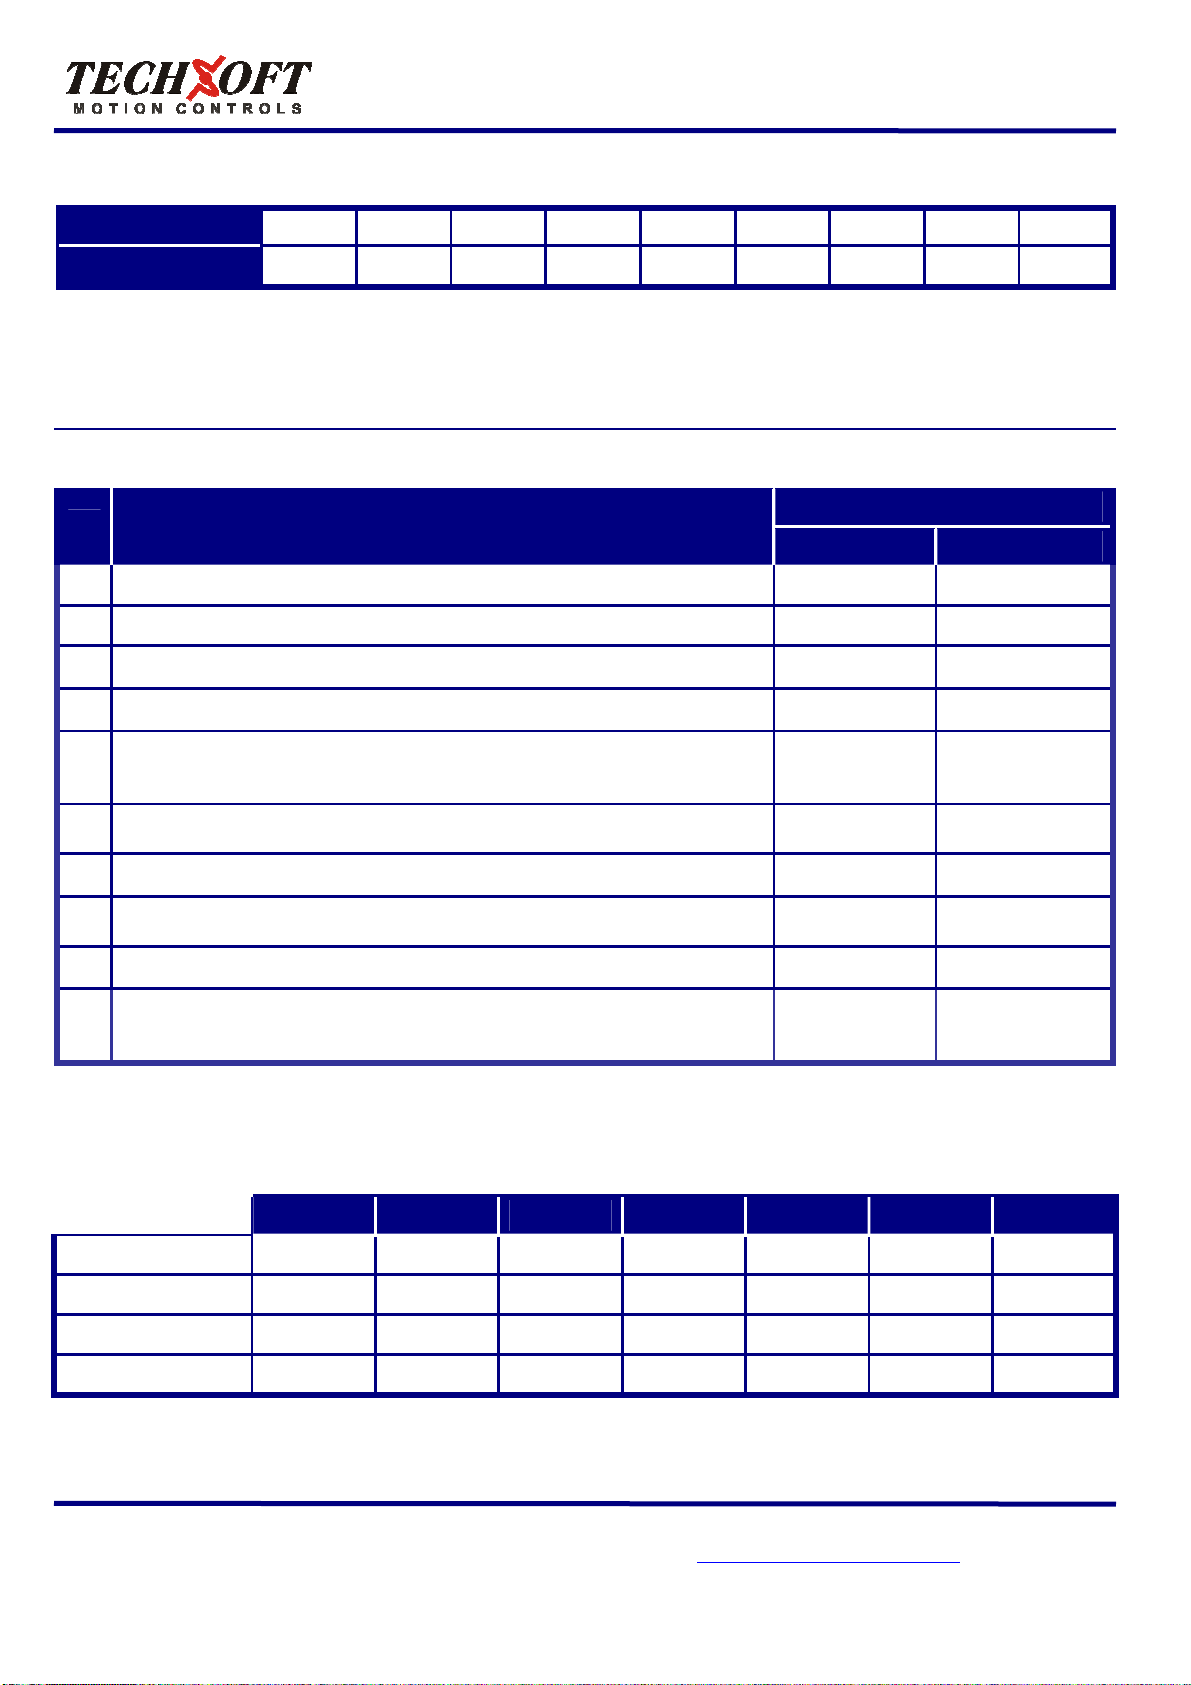
峰值电流
峰值电流峰值电流
峰值电流
Analog Servo Drive
Analog Servo Drive
Analog Servo DriveAnalog Servo Drive
在这个管脚与信号地之间连接一个外部电流限制电阻
在这个管脚与信号地之间连接一个外部电流限制电阻,,,,可减少工厂预设的最大连续电流限制
在这个管脚与信号地之间连接一个外部电流限制电阻在这个管脚与信号地之间连接一个外部电流限制电阻
可减少工厂预设的最大连续电流限制,,,,但不影响峰值电流的限制
可减少工厂预设的最大连续电流限制可减少工厂预设的最大连续电流限制
50A20x
50A20x----TM
50A20x50A20x
但不影响峰值电流的限制,,,,见下表
但不影响峰值电流的限制但不影响峰值电流的限制
TM 伺服放大器
伺服放大器技术
TMTM
伺服放大器伺服放大器
技术参考
参考手册
技术技术
参考参考
见下表。。。。
见下表见下表
手册
手册手册
电流限制电阻 11118888KKKK 6.
连续电流限制 90 %
注释
注释::::这些值对由 DIP 开关设置的连续电流与峰值电流之间的比率是次要的。
注释注释
90 % 80 %
90 %90 %
6.5555KKKK 3.4K
6.6.
80 % 70 %
80 %80 %
3.4K 2.
3.4K3.4K
70 % 66665555 %
70 %70 %
2.5555KKKK 1.
2.2.
% 60
% %
硬件设置
硬件设置
硬件设置硬件设置
开关功能
开关功能
开关功能开关功能
开关
1111
电压反馈
电压反馈。。。。((((见下面模式选择表
电压反馈电压反馈
2222
IR
IR 补偿
补偿。。。。激活或不激活
IRIR
补偿补偿
3333
电流环比例增益整定
电流环比例增益整定。。。。默认
电流环比例增益整定电流环比例增益整定
4444
电流环积分增益整定
电流环积分增益整定。。。。默认
电流环积分增益整定电流环积分增益整定
电流比例因子
电流比例因子。。。。当为
电流比例因子电流比例因子
5555
电流限和连续电流限减少
电流限和连续电流限减少 50%
电流限和连续电流限减少电流限和连续电流限减少
变为平常值的
变为平常值的 1/2
变为平常值的变为平常值的
6666
电流限比例
电流限比例。。。。用作设置连续
电流限比例电流限比例
见下面模式选择表)))) On
见下面模式选择表见下面模式选择表
激活或不激活 IR
激活或不激活激活或不激活
1/2。。。。
1/21/2
用作设置连续----峰值电流限比率
用作设置连续用作设置连续
IR 反馈
反馈。。。。ON
IRIR
反馈反馈
默认 ON
ON 减少
默认默认
ONON
默认 OFF
OFF 减少
默认默认
OFFOFF
当为 OFF
OFF 时时时时,,,,增加电流传感器的灵敏度来同时将峰值
当为当为
OFFOFF
增加电流传感器的灵敏度来同时将峰值
增加电流传感器的灵敏度来同时将峰值增加电流传感器的灵敏度来同时将峰值
50%。。。。当该开关是
50%50%
峰值电流限比率。。。。默认
峰值电流限比率峰值电流限比率
描述
ON 为为为为 IR
IR 补偿模式
ONON
当该开关是 OFF
当该开关是当该开关是
补偿模式,,,,OFF
IRIR
补偿模式补偿模式
OFF 时电流检测输出信号
OFFOFF
OFF 为其他模式
为其他模式。。。。 On
OFFOFF
为其他模式为其他模式
时电流检测输出信号
时电流检测输出信号时电流检测输出信号
默认 OFF
OFF
默认默认
OFFOFF
1.8888KKKK 1K
1.1.
60 %
% 55550 %
6060
% %
1K 888800
1K1K
0 % 45
0 %0 %
00 300
0000
45 %
% 44440 %
4545
% %
设置
ON Off
On Off
OnOn
On Off
OnOn
减少 增加
减少减少
减少 增加
减少减少
满电流
满电流 一半电流
满电流满电流
连续电流
连续电流////
连续电流连续电流
====25%
25%
25%25%
连续电流////峰值电流
连续电流连续电流
300 0000
300300
0 % 30
0 %0 %
Off
OffOff
Off
OffOff
增加
增加增加
增加
增加增加
一半电流
一半电流一半电流
连续电流
峰值电流
峰值电流峰值电流
=50
=50%%%%
=50=50
30 %
%
3030
% %
7777
电流环积分增益
电流环积分增益。。。。激活或不激活积分
电流环积分增益电流环积分增益
速度环积分增益
速度环积分增益。。。。激活或不激活积分
速度环积分增益速度环积分增益
8888
式应设置为
式应设置为 OFF
式应设置为式应设置为
9999
速度环积分因子整定
速度环积分因子整定。。。。推荐使该开关
速度环积分因子整定速度环积分因子整定
测试
测试////偏移
偏移。。。。转换
测试测试
偏移偏移
10
10
个板上的模拟量命令输入可测试驱动器和电机
个板上的模拟量命令输入可测试驱动器和电机。。。。设置为
1010
个板上的模拟量命令输入可测试驱动器和电机个板上的模拟量命令输入可测试驱动器和电机
动器的零漂
动器的零漂。。。。默认设置为
动器的零漂动器的零漂
激活或不激活积分,,,,默认
激活或不激活积分激活或不激活积分
激活或不激活积分,,,,默认
激活或不激活积分激活或不激活积分
OFF
OFFOFF
推荐使该开关为为为为 OFF
推荐使该开关推荐使该开关
转换 Test/offset
Test/offset 可调电
转换转换
Test/offsetTest/offset
默认设置为 OFF
默认设置为默认设置为
OFF
OFFOFF
模式选择表
SW1 SW2 SW3 SW4 SW7 SW8 SW9
电流
电流((((转矩
转矩))))模式
电流电流
电压模式
电压模式 ON
电压模式电压模式
IR
IR 补偿模式
补偿模式 ON
IRIR
补偿模式补偿模式
测速发
测速发电机速度模式
电机速度模式
测速发测速发
电机速度模式电机速度模式
注释
注释::::SW7 必须为 OFF 为大多数应用。
注释注释
模式 OFF
转矩转矩
模式模式
OFF OFF
OFFOFF
ON OFF
ONON
ON ON
ONON
OFF
OFF OFF
OFFOFF
默认 OFF
OFF 不激活
默认默认
OFFOFF
默认 ON
ON 为电流模式
默认默认
ONON
OFF 为为为为大多数应用
OFFOFF
可调电位器的功能
位器的功能,,,,设置为
可调电可调电
位器的功能位器的功能
OFF ON
OFFOFF
OFF ON
OFFOFF
ON ON
ONON
OFF ON
OFFOFF
不激活 激活
不激活不激活
为电流模式,,,,其他模
为电流模式为电流模式
大多数应用。。。。 增加
大多数应用大多数应用
设置为 Test
设置为设置为
设置为 offset
设置为设置为
其他模
其他模其他模
Test 时时时时,,,,一一一一
TestTest
offset,,,,调整驱
offsetoffset
ON OFF
ONON
ON OFF
ONON
ON OFF
ONON
ON OFF
ONON
调整驱
调整驱调整驱
OFF OFF
OFFOFF
OFF OFF
OFFOFF
OFF OFF
OFFOFF
OFF OFF
OFFOFF
不激活
不激活 激活
不激活不激活
增加 减少
增加增加
测试
测试 偏移
测试测试
OFF ON
OFFOFF
OFF OFF
OFFOFF
OFF OFF
OFFOFF
OFF OFF
OFFOFF
激活
激活激活
激活
激活激活
减少
减少减少
偏移
偏移偏移
ON OFF
ONON
OFF OFF
OFFOFF
OFF OFF
OFFOFF
OFF OFF
OFFOFF
OFF
OFFOFF
OFF
OFFOFF
OFF
OFFOFF
OFF
OFFOFF
发布日期
发布日期::::
发布日期发布日期
30/12/2009 V1.0
30/12/2009 V1.0 电话
30/12/2009 V1.0 30/12/2009 V1.0
版本
版本::::
版本版本
深圳市泰科智能伺服技术有限公司
深圳市泰科智能伺服技术有限公司····深圳市南山区高新技术产业园南区虚拟大学园大楼
深圳市泰科智能伺服技术有限公司深圳市泰科智能伺服技术有限公司
电话::::0755
0755----26712201
电话电话
26712201 传真
07550755
26712201 26712201
传真::::0755
传真传真
深圳市南山区高新技术产业园南区虚拟大学园大楼 A405
深圳市南山区高新技术产业园南区虚拟大学园大楼深圳市南山区高新技术产业园南区虚拟大学园大楼
0755----26712958
26712958 http://www.techsoftmotion.com
07550755
26712958 26712958
http://www.techsoftmotion.com
http://www.techsoftmotion.comhttp://www.techsoftmotion.com
A405 页页页页 6666 of
A405 A405
of 9999
of of
Page 7
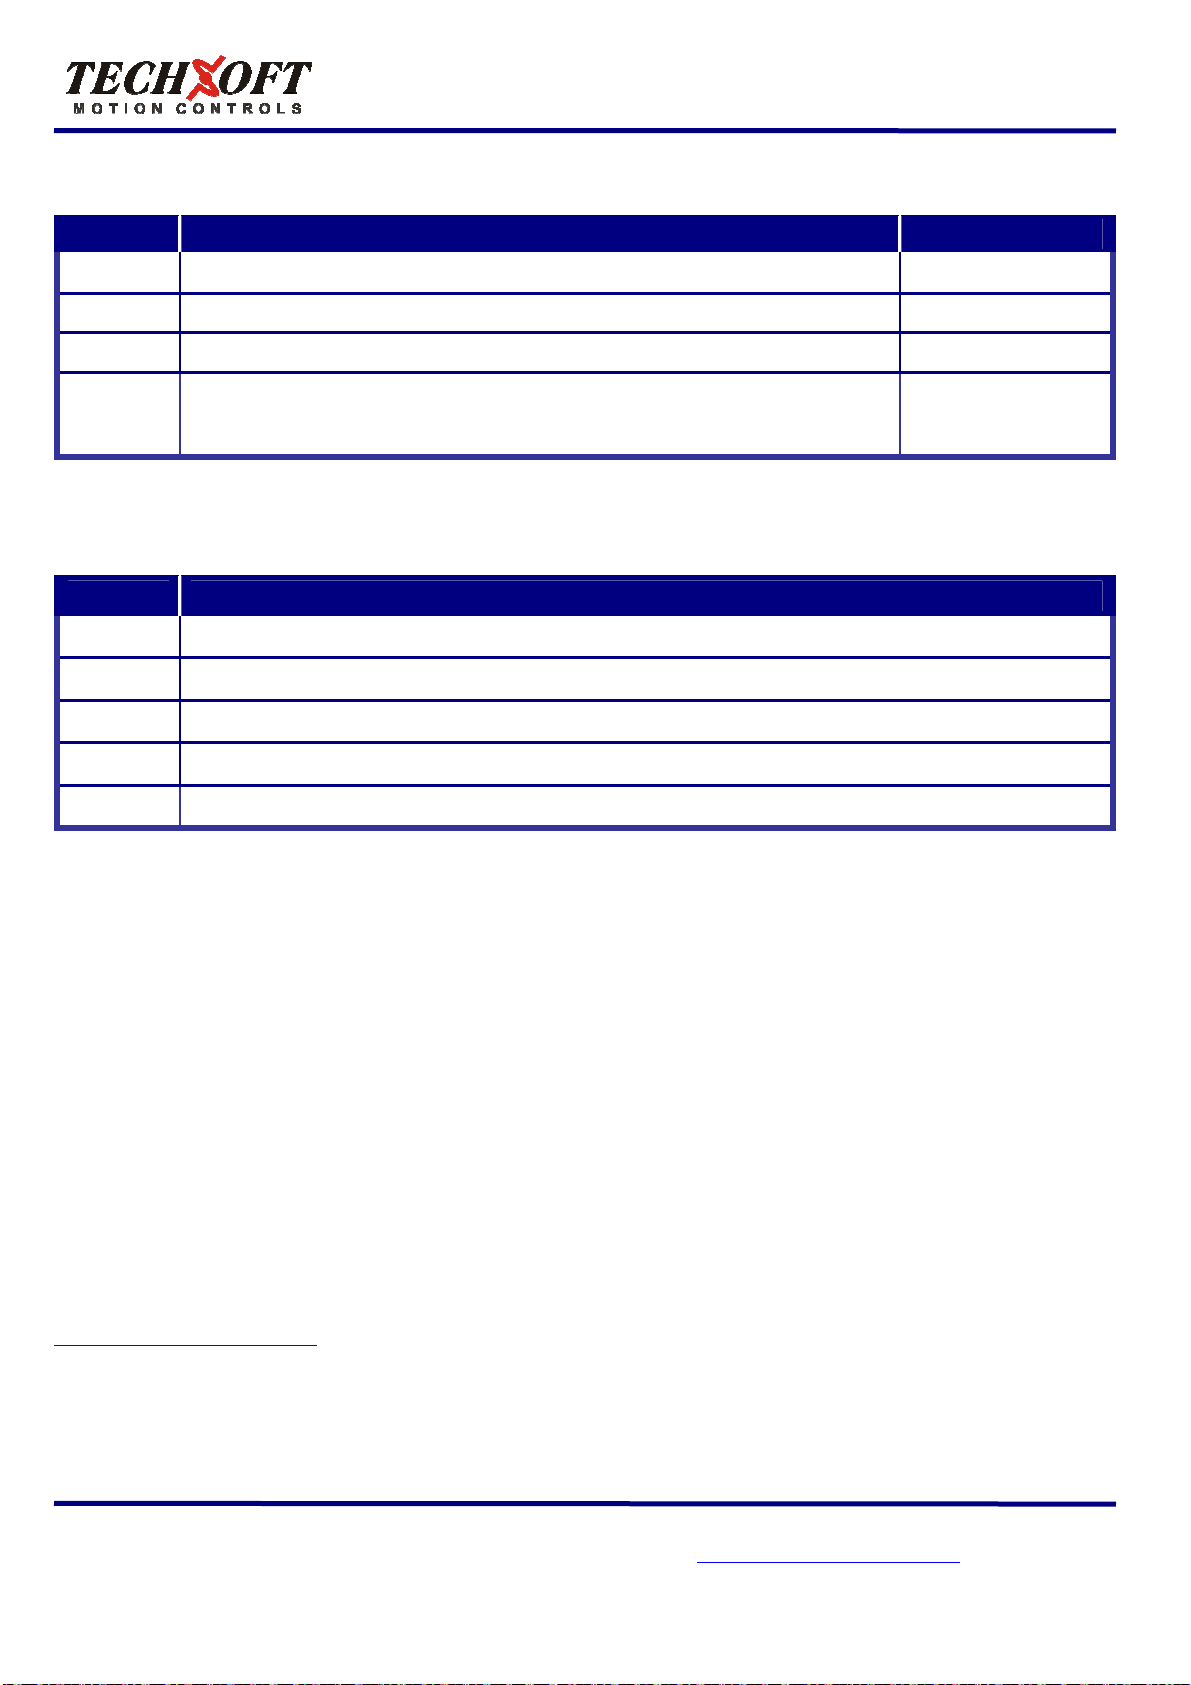
。。。。
可调
可调电位器功能
电位器功能
可调可调
电位器功能电位器功能
Analog Servo Drive
Analog Servo Drive
Analog Servo DriveAnalog Servo Drive
50A20x
50A20x----TM
50A20x50A20x
TM 伺服放大器
TMTM
伺服放大器技术
伺服放大器伺服放大器
技术参考
技术技术
参考手册
手册
参考参考
手册手册
可调电位器
1111 电压
2222 调整
3333 参考量增益
4444
注释
注释::::可调电位器近似于线性且有 12 个有效圈,在每个末端带一个无效圈。
注释注释
通孔
通孔元元元元器器器器件件件件
通孔通孔
电压或或或或速度模式增益
速度模式增益调整
电压电压
速度模式增益速度模式增益
调整电流限
电流限制制制制。。。。同时调整连续
调整调整
电流限电流限
参考量增益。。。。调整输入信号
参考量增益参考量增益
偏移
偏移////测试
测试。。。。用于
偏移偏移
测试
测试放大器试运行
放大器试运行。。。。
测试测试
放大器试运行放大器试运行
用于调整输入信号或
测试测试
用于用于
调整。。。。电流模式
调整调整
同时调整连续电流与
同时调整连续同时调整连续
调整输入信号与与与与输出变量
调整输入信号调整输入信号
调整输入信号或放大
调整输入信号或调整输入信号或
电流模式时应
电流模式电流模式
电流与峰值电流
电流与电流与
输出变量((((电压
输出变量输出变量
放大器的
放大放大
描述 顺时针旋转
时应将该电位器逆时针旋转到底
将该电位器逆时针旋转到底。。。。 增增增增大大大大增益
时应时应
将该电位器逆时针旋转到底将该电位器逆时针旋转到底
峰值电流的的的的限限限限制制制制,,,,且维持比例不变
峰值电流峰值电流
电压,,,,电流或速度
电压电压
器的不稳定性
不稳定性,,,,也也也也可以用
器的器的
不稳定性不稳定性
且维持比例不变 (50 %)
且维持比例不变且维持比例不变
电流或速度))))之间
电流或速度电流或速度
可以用作作作作信号源
可以用可以用
位置 功能描述
CCCC72
72**** 速度环积分
7272
CCCC73
73**** 电流环积分
7373
RRRR28
28**** 电流环比例增益
2828
RRRR77
77**** 测速发电机输入比例
7777
R8*
R8*
R8*R8*
速度环积分。。。。在通孔上加上适当的电容可以对速度环进行更精确的调整
速度环积分速度环积分
电流环积分。。。。在通孔上加上适当的电容可以对电流环进行更精确的调整
电流环积分电流环积分
电流环比例增益((((PPPP)。
电流环比例增益电流环比例增益
测速发电机输入比例。。。。在通孔上加上适当的电阻以改变测速发电机输入的增益
测速发电机输入比例测速发电机输入比例
IR
IR 补偿比例
补偿比例。。。。在通孔上加上适当的电阻以配置放大器
IRIR
补偿比例补偿比例
在通孔上加上适当的电容可以对速度环进行更精确的调整,,,,详见下节使用通孔元器件调整描述
在通孔上加上适当的电容可以对速度环进行更精确的调整在通孔上加上适当的电容可以对速度环进行更精确的调整
在通孔上加上适当的电容可以对电流环进行更精确的调整,,,,详见下节使用通孔元器件调整描述
在通孔上加上适当的电容可以对电流环进行更精确的调整在通孔上加上适当的电容可以对电流环进行更精确的调整
)。在通孔上加上适当的电阻可以对电流环进行更精确的调整
在通孔上加上适当的电阻可以对电流环进行更精确的调整,,,,详见下节使用通孔元器件调整描述
)。)。
在通孔上加上适当的电阻可以对电流环进行更精确的调整在通孔上加上适当的电阻可以对电流环进行更精确的调整
在通孔上加上适当的电阻以改变测速发电机输入的增益,,,,详见下节测速发电机增益描述
在通孔上加上适当的电阻以改变测速发电机输入的增益在通孔上加上适当的电阻以改变测速发电机输入的增益
在通孔上加上适当的电阻以配置放大器 IR
在通孔上加上适当的电阻以配置放大器在通孔上加上适当的电阻以配置放大器
IR 补偿模式
补偿模式。。。。详见下节
IRIR
补偿模式补偿模式
使用通孔元器件调整
一般情况下
一般情况下,,,,驱动器不需要使用通孔元器件进行进一步的调整
一般情况下一般情况下
器可以通过上表中列出的通孔电阻和电容进行手动修改
器可以通过上表中列出的通孔电阻和电容进行手动修改。。。。驱动器发货给客户时
器可以通过上表中列出的通孔电阻和电容进行手动修改器可以通过上表中列出的通孔电阻和电容进行手动修改
请仔细查看安装注释中的控制环调整章节
请仔细查看安装注释中的控制环调整章节。。。。添添添添加通孔元器件的基本规则如下
请仔细查看安装注释中的控制环调整章节请仔细查看安装注释中的控制环调整章节
•
增大电阻值将增加比例增益
增大电阻值将增加比例增益,,,,因此将获得一个更快的响应时间
增大电阻值将增加比例增益增大电阻值将增加比例增益
驱动器不需要使用通孔元器件进行进一步的调整。。。。但是
驱动器不需要使用通孔元器件进行进一步的调整驱动器不需要使用通孔元器件进行进一步的调整
加通孔元器件的基本规则如下::::
加通孔元器件的基本规则如下加通孔元器件的基本规则如下
因此将获得一个更快的响应时间。。。。
因此将获得一个更快的响应时间因此将获得一个更快的响应时间
但是,,,,在一些要求比用可调电位器与
但是但是
驱动器发货给客户时,,,,通孔位置默认保留为空
驱动器发货给客户时驱动器发货给客户时
在一些要求比用可调电位器与 DIP
在一些要求比用可调电位器与在一些要求比用可调电位器与
增益
增益增益
(50 %)。。。。 增增增增大大大大电流限
(50 %)(50 %)
之间的比例
的比例。。。。 增增增增大大大大增益
之间之间
的比例的比例
信号源,,,,为为为为
信号源信号源
以反
以反方向调整偏移
以反以反
电流限制制制制
电流限电流限
增益
增益增益
方向调整偏移
方向调整偏移方向调整偏移
详见下节使用通孔元器件调整描述。。。。
详见下节使用通孔元器件调整描述详见下节使用通孔元器件调整描述
详见下节使用通孔元器件调整描述。。。。
详见下节使用通孔元器件调整描述详见下节使用通孔元器件调整描述
详见下节使用通孔元器件调整描述
详见下节使用通孔元器件调整描述详见下节使用通孔元器件调整描述
详见下节测速发电机增益描述。。。。
详见下节测速发电机增益描述详见下节测速发电机增益描述
详见下节 IR
详见下节详见下节
通孔位置默认保留为空。。。。试图在板上增加通孔元器件时
通孔位置默认保留为空通孔位置默认保留为空
IR 补偿模式注释
补偿模式注释。。。。
IRIR
补偿模式注释补偿模式注释
DIP 开关调整更精确的应用中
开关调整更精确的应用中,,,,驱动
DIPDIP
开关调整更精确的应用中开关调整更精确的应用中
试图在板上增加通孔元器件时,,,,
试图在板上增加通孔元器件时试图在板上增加通孔元器件时
驱动
驱动驱动
•
增大电容将增加积分时间
增大电容将增加积分时间,,,,因此将获得一个更慢的响应时间
增大电容将增加积分时间增大电容将增加积分时间
使用通孔元器件进行适当的调整
使用通孔元器件进行适当的调整,,,,将需要在数字滤波器上仔细观察控制环的响应以找到最优的通孔元器件值为特殊的应用
使用通孔元器件进行适当的调整使用通孔元器件进行适当的调整
因此将获得一个更慢的响应时间。。。。
因此将获得一个更慢的响应时间因此将获得一个更慢的响应时间
将需要在数字滤波器上仔细观察控制环的响应以找到最优的通孔元器件值为特殊的应用。。。。
将需要在数字滤波器上仔细观察控制环的响应以找到最优的通孔元器件值为特殊的应用将需要在数字滤波器上仔细观察控制环的响应以找到最优的通孔元器件值为特殊的应用
测速发电机增益
在在在在一些应用
一些应用中中中中,,,,可能
一些应用一些应用
动器
动器提供了一个
提供了一个在上表中列出的通
动器动器
提供了一个提供了一个
可能需要增加测速发电机输入信号
需要增加测速发电机输入信号的的的的增益
可能可能
需要增加测速发电机输入信号需要增加测速发电机输入信号
在上表中列出的通孔位置
在上表中列出的通在上表中列出的通
孔位置,,,,加上一个电阻
孔位置孔位置
加上一个电阻以以以以增增增增大大大大测速发电机增益
加上一个电阻加上一个电阻
增益。。。。这种情况一般发生在测速发电机有一个低的电压与速度比例系数的设计中
这种情况一般发生在测速发电机有一个低的电压与速度比例系数的设计中,,,,驱驱驱驱
增益增益
这种情况一般发生在测速发电机有一个低的电压与速度比例系数的设计中这种情况一般发生在测速发电机有一个低的电压与速度比例系数的设计中
测速发电机增益,,,,使使使使用驱动器的功能块图
测速发电机增益测速发电机增益
用驱动器的功能块图选择一个合适的
用驱动器的功能块图用驱动器的功能块图
选择一个合适的电阻
选择一个合适的选择一个合适的
IR 补偿注释
对于
对于将使用
将使用 IR
IR 补偿模式的应用
对于对于
将使用将使用
式式式式 。。。。 当 在
当在 IR
当在当在
http://www.techsoftmotion.com
http://www.techsoftmotion.com
http://www.techsoftmotion.comhttp://www.techsoftmotion.com
补偿模式的应用,,,,必须在上表中命名的
IRIR
补偿模式的应用补偿模式的应用
IR 补 偿 模式 时
补 偿 模 式时 ,,,, 放 大器 将 调整 占 空 比 来 补 偿输 出 电 流 的 变 化
IRIR
补 偿 模 式时补 偿 模 式 时
必须在上表中命名的位置增
必须在上表中命名的必须在上表中命名的
放 大 器 将调 整 占空 比 来补 偿 输出 电 流的 变 化 。。。。 更 多
放 大 器 将调 整 占空 比 来补 偿 输出 电 流的 变 化放大 器 将 调整 占 空比 来 补偿 输 出电 流 的变 化
位置增加一个电阻
加一个电阻。。。。该该该该电阻
位置增位置增
加一个电阻加一个电阻
电阻与与与与 DIP
DIP 开关设置结合
电阻电阻
DIPDIP
更多 的的的的 信 息
更多更多
开关设置结合起来
开关设置结合开关设置结合
信息 请参 考
请 参 考 放 大 器的 功 能
信息信息
请 参 考请 参 考
起来将配置放大器
起来起来
放 大 器 的功 能 块块块块 图图图图 与与与与 我 们 的 网 站
放 大 器 的功 能放大 器 的 功能
将配置放大器工作
将配置放大器将配置放大器
发布日期
发布日期::::
发布日期发布日期
30/12/2009 V1.0
30/12/2009 V1.0 电话
30/12/2009 V1.0 30/12/2009 V1.0
版本
版本::::
版本版本
深圳市泰科智能伺服技术有限公司
深圳市泰科智能伺服技术有限公司····深圳市南山区高新技术产业园南区虚拟大学园大楼
深圳市泰科智能伺服技术有限公司深圳市泰科智能伺服技术有限公司
电话::::0755
0755----26712201
电话电话
26712201 传真
07550755
26712201 26712201
传真::::0755
传真传真
深圳市南山区高新技术产业园南区虚拟大学园大楼 A405
深圳市南山区高新技术产业园南区虚拟大学园大楼深圳市南山区高新技术产业园南区虚拟大学园大楼
0755----26712958
26712958 http://www.techsoftmotion.com
07550755
26712958 26712958
http://www.techsoftmotion.com
http://www.techsoftmotion.comhttp://www.techsoftmotion.com
A405 页页页页 7777 of
A405 A405
电阻值值值值。。。。
电阻电阻
工作为为为为 IR
IR 补偿模
工作工作
IRIR
我 们 的 网站
我 们 的 网站我 们 的 网 站
of 9999
of of
补偿模
补偿模补偿模
Page 8
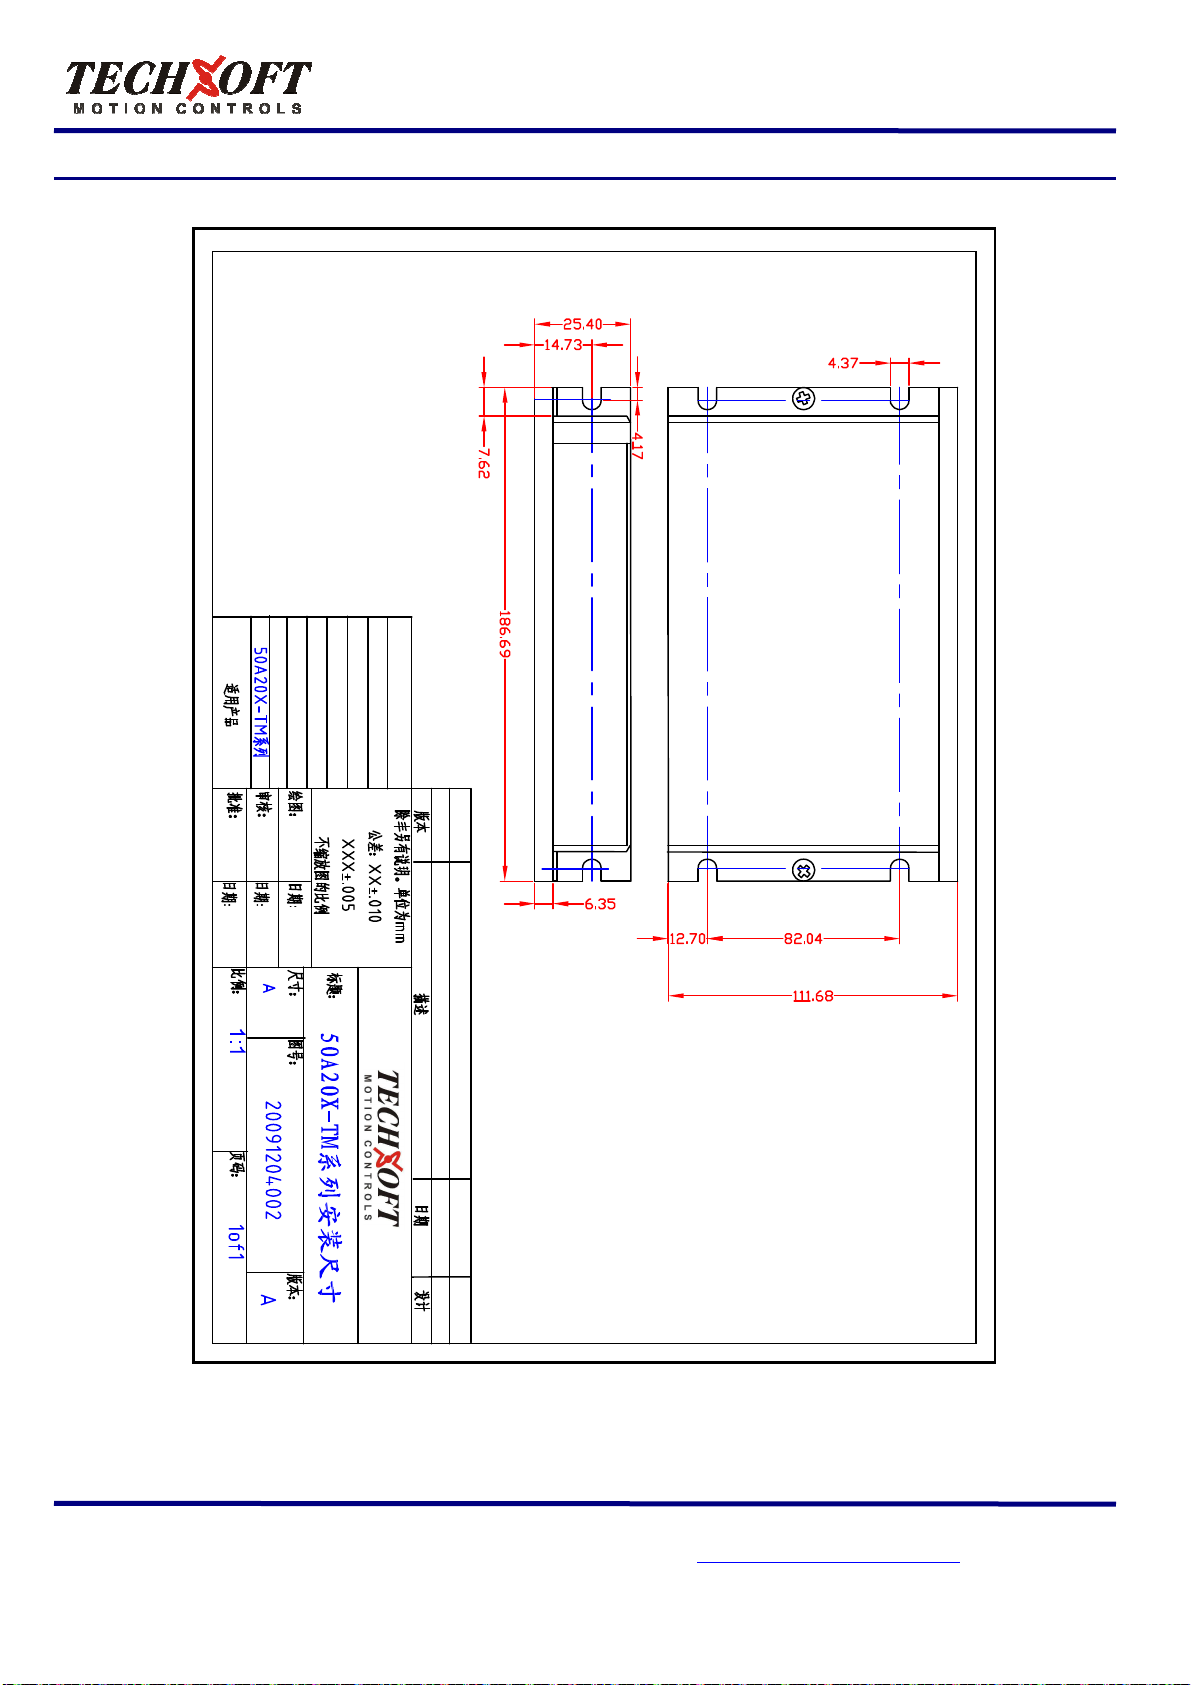
机械
机械安装
安装尺寸
安装安装
尺寸
尺寸尺寸
机械机械
Analog Servo Drive
Analog Servo Drive
Analog Servo DriveAnalog Servo Drive
50A20x
50A20x----TM
50A20x50A20x
TM 伺服放大器
TMTM
伺服放大器技术
伺服放大器伺服放大器
技术参考
技术技术
参考手册
手册
参考参考
手册手册
发布日期
发布日期::::
发布日期发布日期
30/12/2009 V1.0
30/12/2009 V1.0 电话
30/12/2009 V1.0 30/12/2009 V1.0
版本
版本::::
版本版本
深圳市泰科智能伺服技术有限公司
深圳市泰科智能伺服技术有限公司····深圳市南山区高新技术产业园南区虚拟大学园大楼
深圳市泰科智能伺服技术有限公司深圳市泰科智能伺服技术有限公司
电话::::0755
0755----26712201
电话电话
26712201 传真
07550755
26712201 26712201
传真::::0755
传真传真
深圳市南山区高新技术产业园南区虚拟大学园大楼 A405
深圳市南山区高新技术产业园南区虚拟大学园大楼深圳市南山区高新技术产业园南区虚拟大学园大楼
0755----26712958
26712958 http://www.techsoftmotion.com
07550755
26712958 26712958
http://www.techsoftmotion.com
http://www.techsoftmotion.comhttp://www.techsoftmotion.com
A405 页页页页 8888 of
A405 A405
of 9999
of of
Page 9
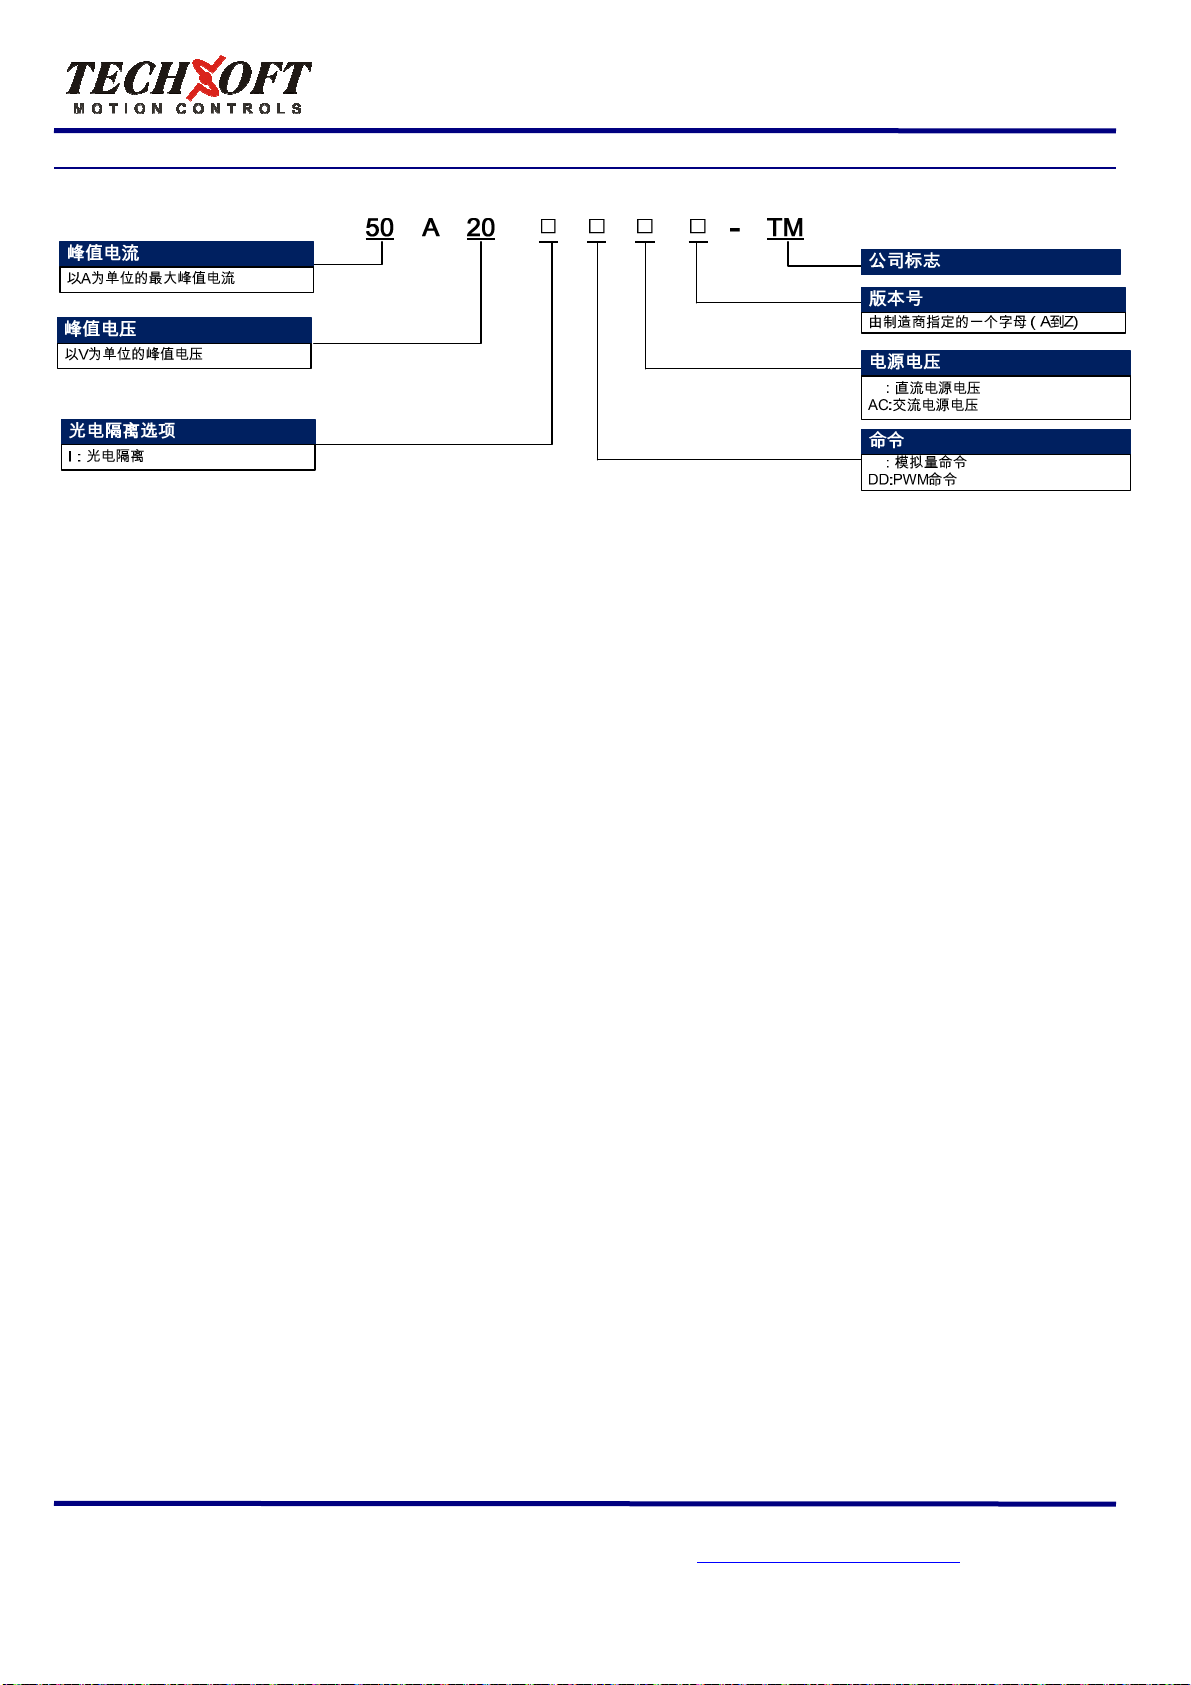
型号信息
型号信息
型号信息型号信息
Analog Servo Drive
Analog Servo Drive
Analog Servo DriveAnalog Servo Drive
在网站选择表中列出的
在网站选择表中列出的所有
在网站选择表中列出的在网站选择表中列出的
通过
通过 OEMs
OEMs 满足您的最大要求
通过通过
满足您的最大要求。。。。您您您您可以随时
OEMsOEMs
满足您的最大要求满足您的最大要求
所有模拟量伺服驱动器型号都是有效的标准产品样品
模拟量伺服驱动器型号都是有效的标准产品样品。。。。但是附加的性能或选项为所选的驱动器和其他的可能性可以
所有所有
模拟量伺服驱动器型号都是有效的标准产品样品模拟量伺服驱动器型号都是有效的标准产品样品
可以随时联系
可以随时可以随时
联系应用工程部门为更多的信息和细节
应用工程部门为更多的信息和细节。。。。
联系联系
应用工程部门为更多的信息和细节应用工程部门为更多的信息和细节
本公司保留修改本手册的权利
本公司保留修改本手册的权利。。。。实际产品可能和本手册提供的图片有差异
本公司保留修改本手册的权利本公司保留修改本手册的权利
实际产品可能和本手册提供的图片有差异。。。。
实际产品可能和本手册提供的图片有差异实际产品可能和本手册提供的图片有差异
但是附加的性能或选项为所选的驱动器和其他的可能性可以
但是附加的性能或选项为所选的驱动器和其他的可能性可以但是附加的性能或选项为所选的驱动器和其他的可能性可以
50A20x
50A20x----TM
50A20x50A20x
TM 伺服放大器
TMTM
伺服放大器技术
伺服放大器伺服放大器
技术参考
技术技术
参考手册
手册
参考参考
手册手册
发布日期
发布日期::::
发布日期发布日期
30/12/2009 V1.0
30/12/2009 V1.0 电话
30/12/2009 V1.0 30/12/2009 V1.0
版本
版本::::
版本版本
深圳市泰科智能伺服技术有限公司
深圳市泰科智能伺服技术有限公司····深圳市南山区高新技术产业园南区虚拟大学园大楼
深圳市泰科智能伺服技术有限公司深圳市泰科智能伺服技术有限公司
电话::::0755
0755----26712201
电话电话
26712201 传真
07550755
26712201 26712201
传真::::0755
传真传真
深圳市南山区高新技术产业园南区虚拟大学园大楼 A405
深圳市南山区高新技术产业园南区虚拟大学园大楼深圳市南山区高新技术产业园南区虚拟大学园大楼
0755----26712958
26712958 http://www.techsoftmotion.com
07550755
26712958 26712958
http://www.techsoftmotion.com
http://www.techsoftmotion.comhttp://www.techsoftmotion.com
A405 页页页页 9999 of
A405 A405
of 9999
of of
 Loading...