

Page 1
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
1
Bedienungsanleitung
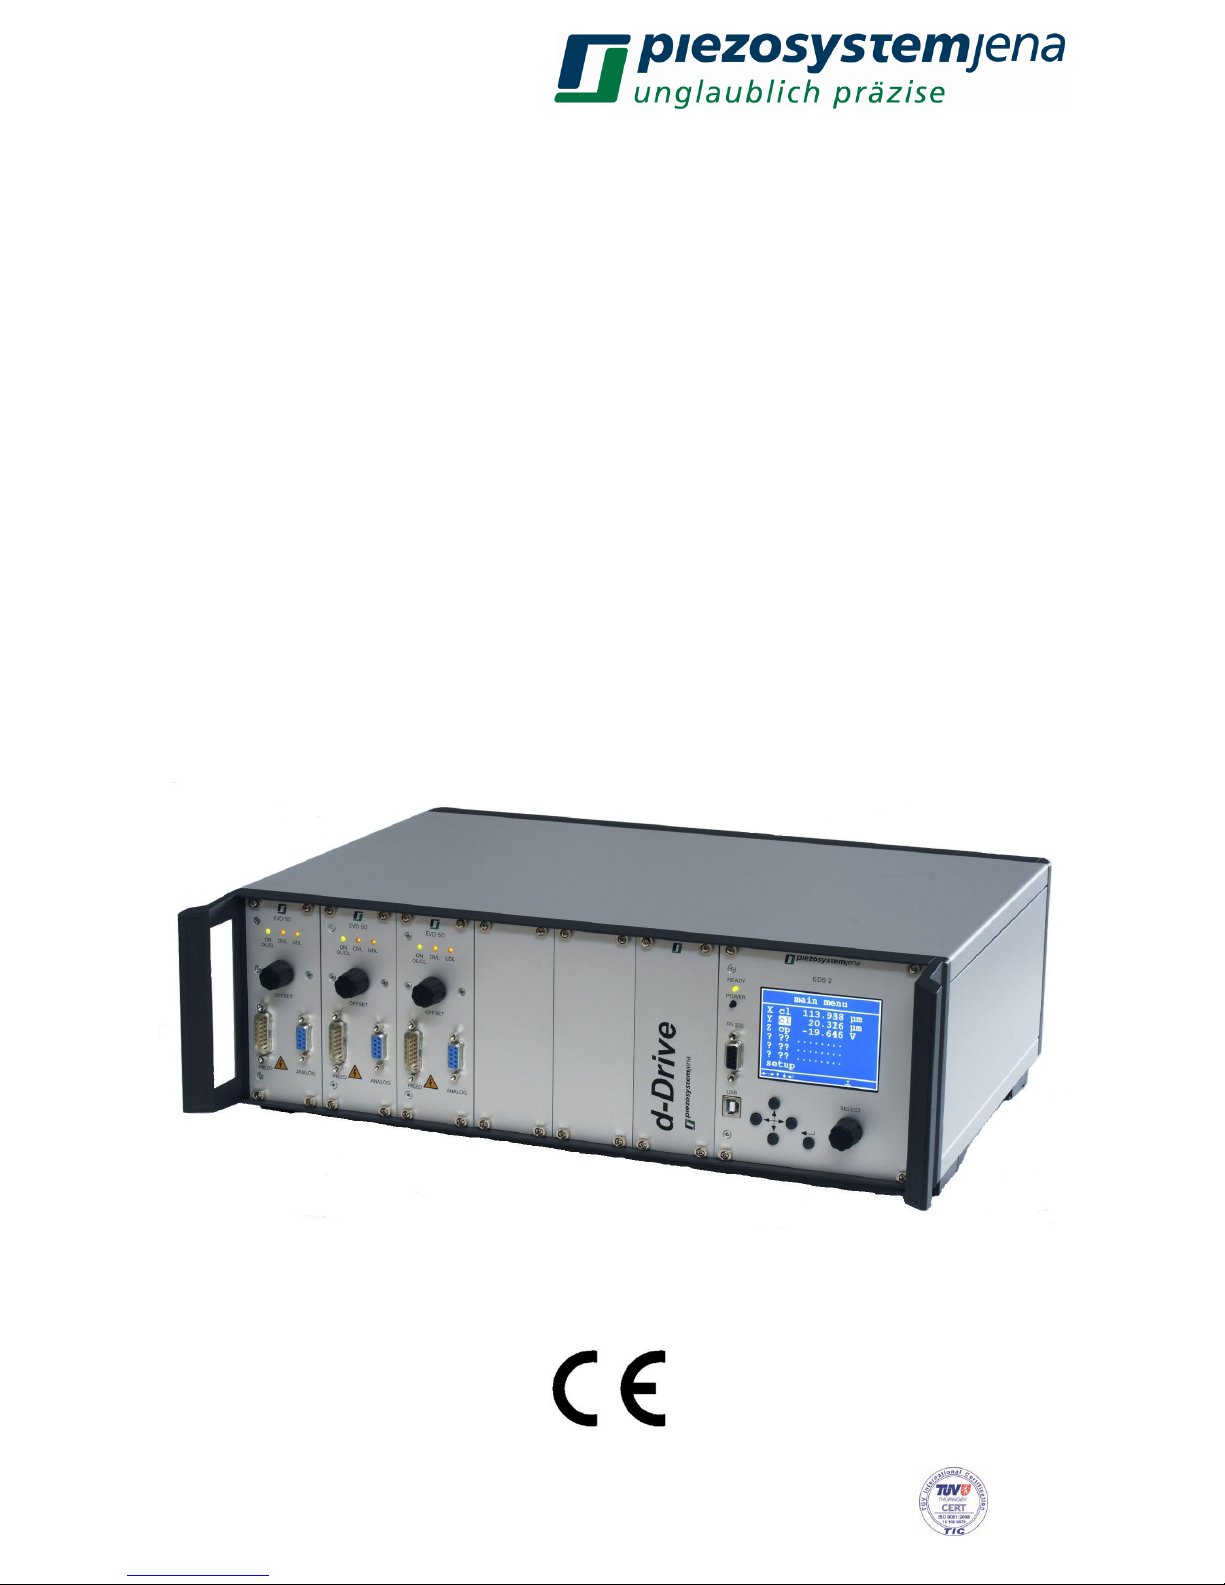
Digitalsystem d-Drive®
instruction manual
digital system d-Drive
®
Bitte lesen Sie sorgfältig die Bedienungsanleitung vor dem Einschalten des Gerätes. Beachten Sie
bitte insbesondere die Sicherheitshinweise!
Read carefully before switching on the power! Please see safety instructions for using piezoelectric
actuators and power supplies!
Page 2
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
2
Bedienungsanleitung Seite 3 ... 43
(deutsch)
instruction manual pages 44 ... 81
(english)
Deutsche Version: Letzte Änderung 13.10.2017 von MK
English version: last change 2017-10-13 by MK
Page 3
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
3
Inhaltsverzeichnis
1 Gegenstand ....................................................................................................................... 4
2 Zertifizierung von piezosystem jena GmbH ...................................................................... 4
3 Konformitätserklärung ....................................................................................................... 4
4 Lieferumfang ..................................................................................................................... 5
5 Allgemeine Hinweise zu Piezo-Aktoren und Spannungsverstärkern ............................... 5
6 Sicherheitshinweise .......................................................................................................... 6
6.1 Installation, Stromanschluss ............................................................................................. 7
6.2 Betrieb ............................................................................................................................... 7
6.3 Pflege und Wartung .......................................................................................................... 8
6.4 Umgebungsbedingungen .................................................................................................. 8
7 Kurzanleitung, Funktionskontrolle ..................................................................................... 8
8 Beschreibung des Digitalsystems d-Drive® ...................................................................... 9
8.1 Allgemeines ....................................................................................................................... 9
8.2 Systemgehäuse 84TE mit Netzteil .................................................................................. 10
8.2.1 Funktion ........................................................................................................................... 10
8.2.2 Technische Daten Systemgehäuse mit Netzteil ............................................................. 10
8.3 Verstärkermodule EVD50, EVD125, EVD300 ................................................................ 11
8.3.1 Funktion ........................................................................................................................... 11
8.3.2 MOD / MON ..................................................................................................................... 15
8.3.3 Anschlussbelegungen ..................................................................................................... 17
8.3.4 Technische Daten EVDxxx ............................................................................................. 19
8.4 Interfacemodul EDS1, EDS2 .......................................................................................... 20
8.4.1 Funktion ........................................................................................................................... 20
8.4.2 Menüführung EDS2 ......................................................................................................... 21
8.4.3 Anschlussbelegungen ..................................................................................................... 22
8.4.4 Technische Daten EDSx ................................................................................................. 23
8.5 Kommunikation und Befehlssatz .................................................................................... 23
8.5.1 Kommunikation RS232 ................................................................................................... 23
8.5.2 Anleitung und Treiberinstallation für USB-Interface ....................................................... 24
8.5.3 Befehlssatz ...................................................................................................................... 30
8.5.4 Statusregister .................................................................................................................. 34
8.6 Funktionsgenerator ......................................................................................................... 35
8.7 Ausgeben von Triggersignalen ....................................................................................... 36
8.8 Scanfunktion .................................................................................................................... 39
8.9 Datenrecorder ................................................................................................................. 41
9 Bedienung ....................................................................................................................... 43
10 Reglereinstellung ............................................................................................................ 44
11 Fehlersuche ..................................................................................................................... 45
11.1 Fehlerregister .................................................................................................................. 46
12 Ihre Notizen ..................................................................................................................... 47
Page 4
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
4
Diese Bedienungsanleitung enthält wichtige Informationen für den Betrieb und
Umgang mit Piezoaktoren. Bitte nehmen Sie sich die Zeit, diese
Informationen zu lesen. Piezopositioniersysteme sind mechanische System
von höchster Präzision. Durch den richtigen Umgang stellen Sie sicher, dass
das System die geforderte Präzision auch über lange Zeit einhält.
1 Gegenstand
Diese Anleitung beschreibt das Digitalsystem d-Drive® von piezosystem jena GmbH.
Weiterhin finden Sie Sicherheitshinweise beim Umgang mit Piezoelementen.
Bei Problemen wenden Sie sich bitte an den Hersteller des Gerätes:
piezosystem jena GmbH, Stockholmer Straße 12, 07747 Jena. Tel: (0 36 41) 66 88-0
2 Zertifizierung von piezosystem jena GmbH
Die Firma piezosystem jena GmbH arbeitet seit 1999 nach einem nach
DIN EN ISO 9001 zertifizierten Qualitätsmanagementsystem, dessen
Wirksamkeit durch regelmäßige Audits durch den TÜV geprüft und
nachgewiesen wird.
3 Konformitätserklärung
Die Konformitätserklärung für dieses Gerät finden Sie im Internet unter www.piezosystem.de.
Page 5
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
5
4 Lieferumfang
Bitte prüfen Sie nach Erhalt die Vollständigkeit der Lieferung, bestehend aus:
Digitalsystem d-Drive
Netzkabel
RS232-Kabel
USB-Kabel
Bedienungsanleitung
CD-ROM mit Treiber, Software und Bedienungsanleitung
5 Allgemeine Hinweise zu Piezo-Aktoren und Spannungsverstärkern
Piezo-Aktoren von piezosystem jena werden mit Spannungen bis 150V angesteuert.
Beachten Sie bitte die Sicherheitsvorschriften beim Umgang mit diesen Spannungen.
Nach dem Transport von Piezo-Aktoren sollten sich diese vor dem Einschalten ca. 2h der
Raumtemperatur anpassen können.
Piezo-Aktoren sind stoß- und schlagempfindlich (Bruchgefahr). Vermeiden Sie auch bei
eingebauten Piezo-Aktoren derartige Einwirkungen. Durch den piezoelektrischen Effekt
können bei Stoß- oder Schlageinwirkungen Spannungen erzeugt werden, die zu
Überschlägen führen können.
Piezo-Aktoren sind mit hohen Druckkräften belastbar. Ohne Vorspannung dürfen sie nicht
auf Zug belastet werden. Beachten Sie, dass bei Stoßeinwirkungen (z.B. Herunterfallen) und
bei hochdynamischen Anwendungen Beschleunigungen des Keramikmaterials und somit
auch Zugkräfte auftreten. Piezo-Aktoren mit mechanischer Vorspannung können im Rahmen
der Vorspannung auf Zug belastet werden.
Bei Ansteuerung der Aktoren mit einer Spannung im oberen Stellbereich kann bei
Abschaltung der Steuerspannung allein durch die noch erfolgende Bewegung der Keramik
eine beträchtliche elektrische Gegenspannung erzeugt werden, die zu Überschlägen führen
kann.
Durch strukturbedingte Verlustprozesse innerhalb der Keramik kommt es zu einer
Erwärmung beim dynamischen Betrieb. Bei ungenügenden Kühlungsmaßnahmen kann es
zu Ausfällen kommen. Eine Erwärmung über der Curietemperatur (übliche Werte ca. 140°C 250°C) lässt den piezoelektrischen Effekt verschwinden.
Piezo-Aktoren können elektrisch als Kondensatoren angesehen werden. Die
Entladungszeiten liegen im Bereich von Stunden bis Tagen. Deshalb können auch nach
Trennung der Piezo-Aktoren von der Spannungsversorgung hohe Spannungen anliegen.
Bleibt der Aktor mit der Elektronik verbunden, so wird er innerhalb einer Sekunde nach dem
Abschalten auf ungefährliche Spannungswerte entladen.
Piezo-Aktoren können durch Erwärmung oder Abkühlung und der damit verbundenen
Längenänderung eine Spannung an den Anschlüssen erzeugen. Bedingt durch die
Eigenkapazität ist das Entladungspotential nicht zu vernachlässigen. Bei üblicher
Raumtemperatur ist dieser Effekt unbedeutend.
Piezo-Aktoren von piezosystem jena sind justiert und verklebt. Ein Öffnen der
Stellelemente führt zur Dejustage. Eine Beschädigung des inneren Aufbaus ist dabei nicht
auszuschließen. Dieses kann zur Funktionsunfähigkeit führen. Geräte von piezosystem
jena dürfen deshalb nicht geöffnet werden. Ein Öffnen führt zum Garantieverlust!
Verwenden Sie nur mitgelieferte Kabel und Verlängerungen. So können Geräteausfälle
durch eventuell falsche Verbindungen verhindert werden.
Bei Problemen wenden Sie sich bitte an piezosystem jena oder an den jeweiligen Händler.
Die für die jeweiligen Länder verantwortlichen Repräsentanten finden Sie auf unserer
Webseite http://www.piezojena.de unter der Rubrik Repräsentanten.
Page 6
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
6
Achtung! Trotz mechanischer Vorspannung können Stoßkräfte (z.B. Fallenlassen oder
Anstoßen) zu einer Beschädigung des eingebauten Keramikelementes führen. Bei
Beschädigungen des Piezoaktors aufgrund derartiger Einwirkungen können wir keine Garantie
übernehmen. Bitte gehen Sie deshalb sehr sorgfältig mit Ihrem Piezoaktor um.
6 Sicherheitshinweise
Symbole:
GEFAHR! Dieses Symbol weist auf die Gefahr von Elektrounfällen hin. Damit
verbundene Warnhinweise sind unbedingt zu beachten.
ACHTUNG! Dieses Symbol weist auf zu beachtende Anweisungen in der
Bedienungsanleitung hin, die zusätzliche Hinweise zur Bedienung und Warnung
enthalten.
GEFAHR
Öffnen Sie das Gerät in keinem Fall! Im Inneren des Gerätes befinden sich keine Teile, die
vom Benutzer selbst gewartet werden können. Das Öffnen oder Entfernen der Abdeckungen
könnte einen elektrischen Schlag verursachen oder zu anderen gefährlichen Situationen
führen. Reparaturarbeiten dürfen nur von qualifiziertem technischen Personal durchgeführt
werden.
Vermeiden Sie das Eindringen von Flüssigkeiten in die Geräte! Diese können zu einem
elektrischen Schlag, Brand oder Fehlfunktionen des Gerätes führen.
ACHTUNG
Achten Sie auf ausreichende Belüftung der Steuerelektronik. Lüftungsschlitze dürfen nicht
blockiert werden. Die Geräte sollten nicht in unmittelbarer Nähe von Wärmequellen (z.B.
Heizung, Ofen usw.) aufgestellt werden.
Betreiben Sie die Geräte von piezosystem jena nur in sauberer und trockener Umgebung.
Nur dafür speziell vorgesehene Geräte und Piezoelemente dürfen unter abweichenden
Umgebungsbedingungen betrieben werden.
piezosystem jena übernimmt keine Garantie bei Fehlfunktionen durch fremdes Zubehör.
Besonders geregelte Systeme sind nur in dem von piezosystem jena ausgelieferten
Zustand voll funktionstüchtig. Das Verwenden zusätzlicher Kabel oder abweichender
Stecker verändert die Kalibrierung und andere spezifizierte Daten. Dieses kann bis zur
Fehlfunktion der Geräte führen.
Piezoelemente sind empfindliche Präzisionsgeräte von großem Wert. Bitte behandeln Sie
die Geräte dementsprechend. Achten Sie auf einen mechanisch saubere Befestigung der
Piezoelemente, ausschließlich an den dafür vorgesehenen Befestigungsstellen!
Unter den nachfolgend aufgeführten Umständen müssen die Geräte sofort vom Netz getrennt
und ein Servicetechniker konsultiert werden:
beschädigte Kabel (z.B. Netzkabel)
Flüssigkeiten sind in das Gerät gelangt
das Gerät war Regen ausgesetzt oder ist mit Wasser in Berührung gekommen
das Gerät funktioniert bei Bedienung entsprechend der Bedienungsanleitung nicht
ordnungsgemäß
Page 7
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
7
6.1 Installation, Stromanschluss
GEFAHR
Greifen Sie niemals mit nassen Händen an den Netzstecker. Es besteht die Gefahr eines
elektrischen Schlages.
Nicht in Räumen installieren, in denen leicht entzündliche Substanzen gelagert werden.
Kommen leicht entzündliche Substanzen mit elektrischen Bauteilen in Kontakt, besteht die
Gefahr von Feuer oder einem elektrischen Schlag.
Nehmen Sie keine Veränderungen am Netzkabel vor. Stellen Sie keine schweren
Gegenstände auf das Netzkabel und verlegen Sie es so, dass es nicht übermäßig gespannt
oder geknickt ist. Das Netzkabel könnte sonst beschädigt werden, und es besteht die Gefahr
eines elektrischen Schlages bzw. Brandgefahr.
Ziehen Sie niemals am Kabel, um den Netzstecker zu ziehen. Dadurch könnte das
Netzkabel beschädigt werden und es besteht die Gefahr eines elektrischen Schlages oder
Brandgefahr.
ACHTUNG
Verwenden Sie nur das mitgelieferte Zubehör. Stecken Sie die Netzkabel ausschließlich in
Schutzleitersteckdosen.
Stellen Sie das Gerät niemals an einem Platz auf, an dem das Netzkabel beschädigt oder
zur Stolperfalle werden kann. Stellen Sie niemals Geräte auf das Netzkabel.
Stellen Sie das Gerät so auf, dass die Lüftungsschlitze nicht blockiert werden und eine
ausreichende Belüftung der Steuerelektronik gewährleistet wird.
Stecken Sie den Netzstecker vollständig in die Schutzleitersteckdose, damit es sich nicht
versehentlich lösen kann.
Halten Sie den Netzstecker immer frei zugänglich, damit er im Notfall gezogen werden kann.
Stellen Sie das System so auf, dass der Schalter ohne Probleme betätigt werden kann.
Der Netzstecker ist die Trennstelle vom Versorgungsnetz
6.2 Betrieb
Warnung
Öffnen Sie das Gerät in keinem Fall! Im Inneren des Gerätes befinden sich keine Teile, die
vom Benutzer selbst gewartet werden können. Das Öffnen oder Entfernen der Abdeckungen
könnte einen elektrischen Schlag verursachen oder zu anderen gefährlichen Situationen
führen. Reparaturarbeiten dürfen nur von qualifiziertem technischen Personal durchgeführt
werden.
Achten Sie darauf, dass kein Wasser oder entflammbare Flüssigkeiten ins Innere des
Gerätes gelangen. Kommen elektrische Bauteile mit diesen Substanzen in Kontakt besteht
Feuergefahr und die Gefahr eines elektrischen Schlages.
ACHTUNG
Falls Sie Rauchentwicklung, starke Hitze oder einen ungewöhnlichen Geruch am Gerät
feststellen, schalten Sie es bitte sofort aus und ziehen Sie den Netzstecker. Nehmen Sie mit
unseren technischen Service Kontakt auf.
Page 8
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
8
6.3 Pflege und Wartung
ACHTUNG
Schalten Sie das Gerät immer aus und ziehen Sie den Netzstecker, bevor Sie das äußere
Gehäuse reinigen.
Verwenden Sie zum Reinigen ein gut ausgewrungenes Tuch. Verwenden Sie niemals
Alkohol, Benzin, Verdünner oder andere leicht entflammbare Substanzen. Ansonsten
besteht Feuergefahr oder die Gefahr eines elektrischen Schlages.
6.4 Umgebungsbedingungen
Das Gerät ist unter folgenden Umgebungsbedingungen einsetzbar:
Verwendung nur in Innenräumen
bei einer Höhe bis zu 2000 m
Temperaturbereich: 5 ... 35 °C
relative Luftfeuchte: 5 ... 95% (nicht kondensierend)
Die empfohlenen Einsatzbedingungen sind:
Verwendung nur in Innenräumen
bei einer Höhe bis zu 2000 m
Temperaturbereich: 20...22 °C
relative Luftfeuchte: 5 ... 80% (nicht kondensierend)
7 Kurzanleitung, Funktionskontrolle
Bitte überprüfen Sie die Lieferung auf Vollständigkeit (siehe Packliste) und auf Unversehrtheit
aller angegebenen Lieferpositionen.
Sichtprüfung Aktor und Digitalsystem:
Kopf- und Deckplatte des Aktors (wenn vorhanden) müssen parallel zueinander stehen
keine Kratzer auf Grund- und Deckplatte
Bitte informieren Sie piezosystem jena sofort bei Beschädigungen des Systems.
Bitte lassen Sie sich Transportschäden vom Lieferanten (Paketdienst o.ä.) bestätigen.
Netzschalter ist ausgeschaltet, vorhandene Betriebsspannung ist mit der am Gerät
angegebenen identisch
Schließen Sie die Stromversorgung an.
Schließen Sie das Piezoelement an den 15 pol. DSUB Stecker „PIEZO“ an.
Schalten Sie das Gerät mit Hilfe des Tasters an der Frontplatte in den ON-Betrieb. Es erfolgt
ein kurzer Selbsttest der Module.
Je nach Bestückung (Spannungsverstärker EVDxxx, Aktoren) blinken die gelben
Leuchtdioden „OVL“ und „UDL“ am EVDxxx. Die grüne „ON“-LED leuchtet permanent.
Steckt ein Aktor an dem 15pol. DSUB Stecker, erlöschen die gelben Leuchtdioden nach ca.
3 Sek. und der Verstärker ist funktionsbereit.
Das Interfacemodul EDS2 beendet seinen Selbsttest mit der Anzeige „Hauptmenü“, darunter
die möglichen und die belegten Verstärkerkanäle 1...6 (= Zeile 1...6). Steckt in Steckplatz 1
und 2 ein Verstärkermodul, so zeigt die Anzeige in Zeile 1 und 2 die Aktornamen „X“
(„Y“,“Z“...), „ol“ (open loop) und die Aktorausgangsspannung „-20,000 V“. Die Zeilen 3...6
sind leer, da an diesen Steckplätzen kein Verstärker bzw. Aktor angeschlossen ist.
Page 9
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
9
Ist das Gerät mit dem Interfacemodul EDS1 bestückt, kann über die RS232-Schnittstelle mit
dem Kommando „stat Enter“ der Status der EDS und der vorhandenen EVDxxx abgefragt
werden.
Drehen Sie das OFFSET-Potentiometer am EVDxxx nach rechts, bis auf der Anzeige ca.
130V stehen, der Aktor führt seinen maximal möglichen Hub aus.
Drehen Sie das OFFSET-Potentiometer nach links bis die Anzeige wieder auf ca. -20 V
steht, der Aktor führt seinen minimal möglichen Hub aus.
Schalten Sie die Regelung durch Druck auf das OFFSET-Potentiometer ein. Die
Leuchtdiode „OL/CL“ des EVDxxx leuchtet gelb. Auf der EDS2 ändert sich die Anzeige des
Kanals auf „cl“ (closed loop) und die Dehnung des Aktors ca. „0 μm“ wird angezeigt.
Drehen Sie das OFFSET-Potentiometer nach rechts bis sich auf dem Display der EDS2 die
Dehnung nicht mehr ändert, der Aktor führt seinen max. geregelten Hub lt. Datenblatt des
Aktors aus.
Drehen Sie das Potentiometer nach links bis auf „0 μm“ und schalten Sie die Regelung
durch Druck auf das OFFSET-Potentiometer aus.
Führen Sie diese Prozedur mit allen angeschlossenen Aktoren durch.
Schalten Sie das Gerät aus, indem Sie die POWER-Taste länger als 3 Sek. gedrückt halten.
Sollte das Gerät über längere Zeit (länger als 1 Tag) nicht betrieben werden, ist der
Netzschalter an der Rückseite des Gerätes auszuschalten.
Die Funktionskontrolle ist hiermit abgeschlossen.
Sollten während der Funktionskontrolle Unstimmigkeiten auftreten, lesen Sie bitte den
Absatz Fehlersuche.
8 Beschreibung des Digitalsystems d-Drive
®
8.1 Allgemeines
Die digitale Steuerelektronik d-Drive
®
in Kombination mit den hochauflösenden piezoelektrischen
Antriebs- und Positioniersystemen ermöglicht die vollständig digitale Realisierung hochpräziser
Positionieraufgaben. Sie wurde speziell für mehrkanalige Feinpositionieraufgaben entwickelt. Dank
des schnellen Digitalen Signal Prozessors (DSP) und dem hohen Bedienkomfort setzt d-Drive
®
neue Maßstäbe. Alle Parameter können über PC ferngesteuert und abgefragt bzw. am integrierten
Display des Datenaustauschmoduls EDS2 direkt eingegeben und angezeigt werden.
d-Drive® ermöglicht weiterhin erstmals die getrennte Austauschbarkeit von Aktor und
Steuerelektronik. Alle relevanten Daten sind eigenständig auf dem ID-Chip des Aktors gespeichert
und werden an den jeweiligen Verstärker übergeben. So ist es nun möglich, einen kalibrierten
Aktor von piezosystem jena wahlweise in verschiedenen Systemen einzusetzen.
Eine Vielzahl weiterer hilfreicher Features wurde implementiert. So sind standardmäßig ein
Notch-Filter und Tiefpassfilter sowie eine Anstiegsbegrenzung des Eingangssignals (slew rate) frei
programmierbar. Ein integrierter Funktionsgenerator ermöglicht Sinus-, Rechteck- und DreieckSignalsteuerung sowie eine Rausch- und Wobbelfunktion zur Frequenzanalyse.
All diese Funktionen und die 20bit Auflösung mit 50kSPS Abtastrate (50kHz Samplefrequenz)
prädestinieren das d-Drive
®
besonders für Nanopositionierung im Bereich von Scann-
Anwendungen, Oberflächen– und Strukturanalyse, Mikroskopie und Halbleiterindustrie.
Das erweiterbare System beinhaltet das Systemgehäuse mit Weitbereichsschaltnetzteil in zwei
verschiedenen Leistungsklassen, ein Datenaustauschmodul mit oder ohne Display und 1 bis 6
Verstärkerkanäle mit digitaler Regelung in verschiedenen Leistungsklassen je nach Anwendung.
Page 10
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
10
8.2 Systemgehäuse 84TE mit Netzteil
8.2.1 Funktion
Es gibt zwei 19 Zoll 84TE-Systemgehäuse mit unterschiedlicher Leistung und unterschiedlicher
Gehäusetiefe. Diese beinhalten Weitbereichsnetzteile mit Power Faktor Regelung (PFC), die alle
im System benötigten Hoch- und Niederspannungen zur Verfügung stellen. Auf der Rückseite
befinden sich die Netzeingangsbuchse, die Sicherungslade mit 2 Sicherungen, der
Netzhauptschalter sowie ein Netzeingangsfilter. Das kurze Gehäuse mit geringerer Leistung ist
vorbereitet zur Aufnahme von max. 6 digitalen Piezoverstärkern EVD50 und einem
Datenaustauschmodul mit oder ohne Display. Das tiefe Gehäuse mit großer Leistung kann
maximal 3 digitale Piezoverstärker EVD300 und ein Datenaustauschmodul mit oder ohne Display
aufnehmen. Die Verbindung der Module geschieht über eine Rückverdrahtungsleiterplatte.
8.2.2 Technische Daten Systemgehäuse mit Netzteil
84TE 315mm tief
84TE 375mm tief
Eingangsspannung:
100 - 240 VAC / 50 - 60 Hz
Eingangsstrom:
typ. 0,9A @ 115V
typ. 0,5A @ 230V
typ. 1,7A @ 115V
typ. 1,0A @ 230V
Leistungsaufnahme:
typ. 120W
typ. 230W
Netzsicherung:
2x T6,3A / 250V 5x20mm
Netzanschluss
IEC-60320 C13
Ausgangsspannungen:
+145V / 300mA
-30V / 300mA
+15V / 500mA
-15V / 500mA
+5V / 2,2A
+145V / 450mA
-30V / 450mA
+15V / 500mA
-15V / 500mA
+5V / 2,2A
Maße (BxHxT) [mm]:
450 x 150 x 360
450 x 150 x 420
Gewicht [kg]:
4,8
7,3
Besonderheiten
aktive Kühlung
aktive Kühlung,
Auto Power On
Tabelle 1: Technische Daten
Page 11
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
11
8.3 Verstärkermodule EVD50, EVD125, EVD300
8.3.1 Funktion
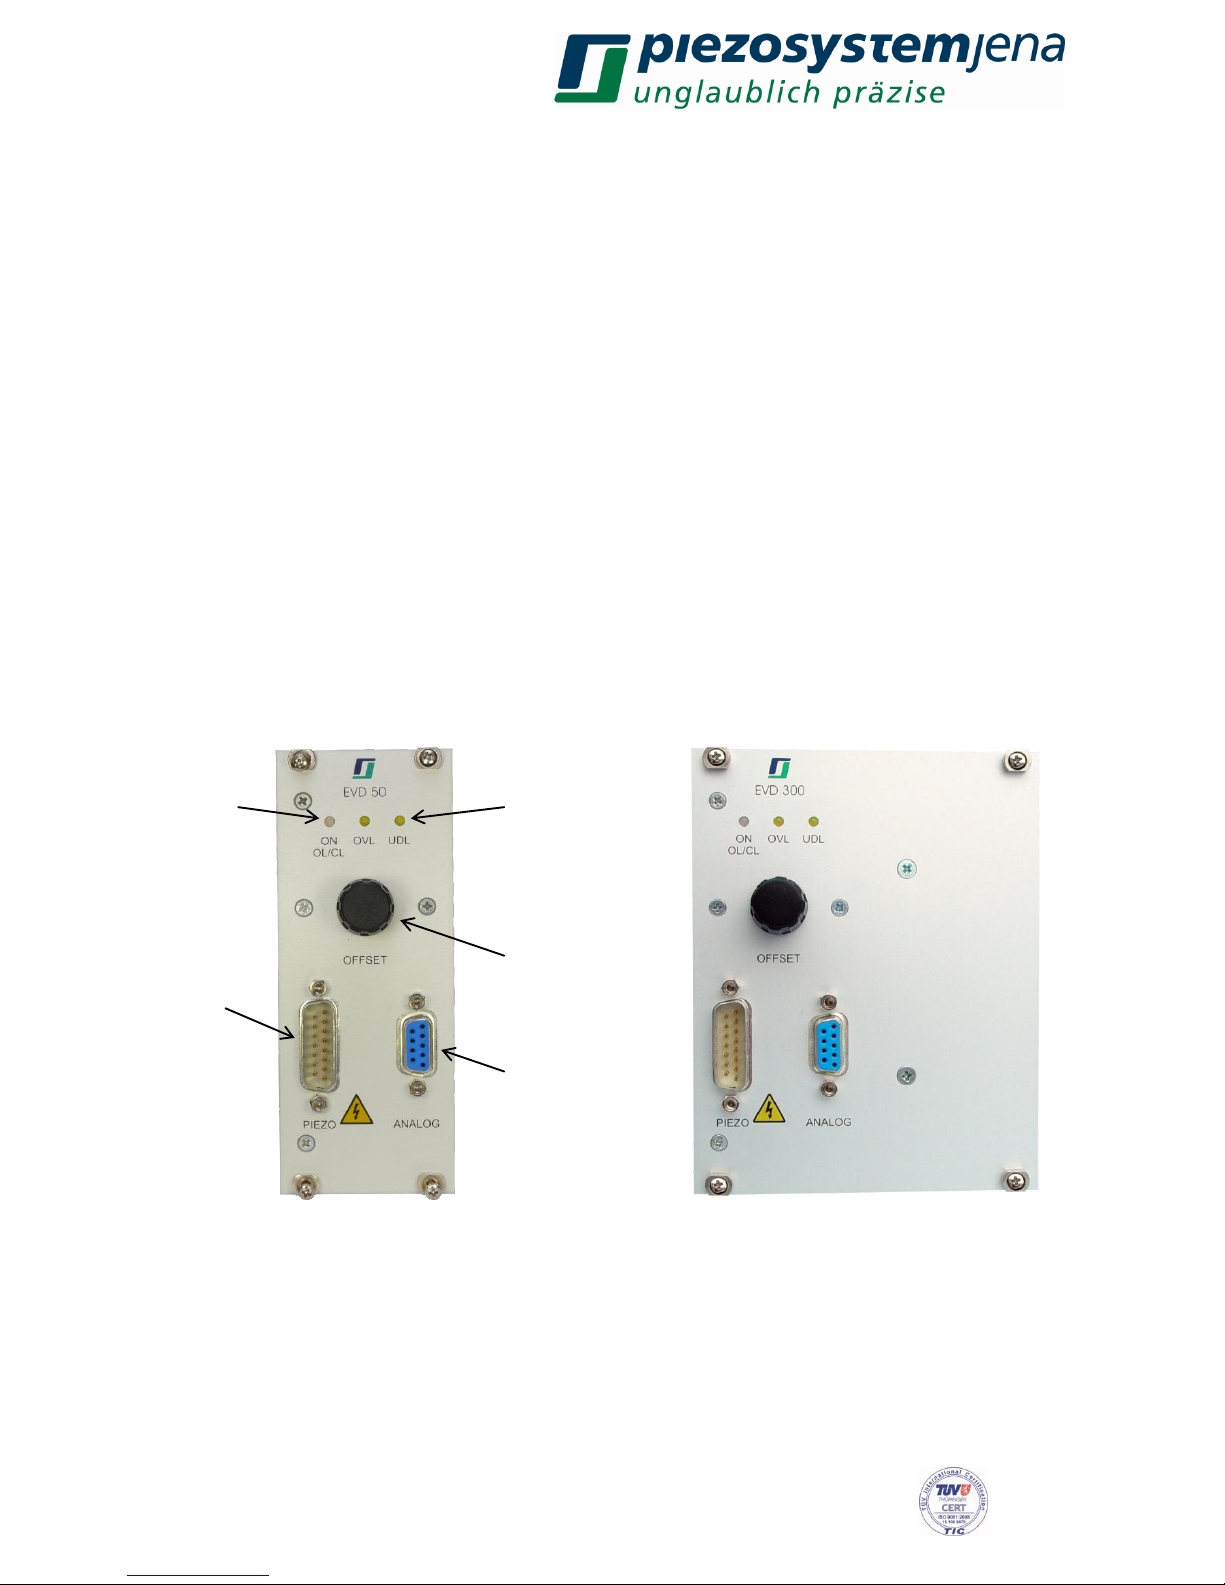
Der Spannungsverstärker EVDxxx ist für Niedervoltpiezoelemente konzipiert und wird als 19 Zoll
Einschubmodul in 10TE (EVD50) bzw. 20TE Breite (EVD125, EVD300) gefertigt. Die Varianten
EVD50, EVD125 und EVD300 unterscheiden sich im Ausgangsstrom. Der EVD50 kann 50mA
Konstantstrom treiben, die Verstärker EVD125 und EVD300 entsprechend 125mA und 300mA. Es
können Aktoren mit und ohne integriertem Messsystem betrieben werden (Serie D). Die
Verstärkermodule bieten die Möglichkeit, das Piezoelement über einen analogen
Modulationseingang „ANALOG“ oder digital über das Datenaustauschmodul (EDS) zu steuern.
Mittels digitaler Sollwertvorgabe sind höchste Auflösung und Genauigkeiten erzielbar. Durch die
hervorragende Restwelligkeit von kleiner 0,5mVRMS eignet sich der Verstärker besonders gut für
Positionieraufgaben mit sub - nm Auflösung. Die Position des Aktors und Statusmeldungen werden
auf dem grafischen Display des Datenaustauschmoduls EDS2 angezeigt. Ist das Gerät mit dem
Interfacemodul EDS1 bestückt, kann über die RS232-Schnittstelle mit dem Kommando „stat Enter“
der Status der EDS und der vorhandenen EVDxxx abgefragt werden. Aktoren mit Messsystem
werden durch den integrierten digitalen PID-Regler drift- und hysteresefrei positioniert. Als voll
digital aufgebaute Einschubkassette wird eine schnelle Austauschbarkeit der Module und der
Aktoren im anspruchsvollen Industrieeinsatz gewährleistet.
Überlaufanzeigen
manuelle
Sollwertvorgabe
MOD/MON-Buchse
ol/cl Anzeigen
Anschluss
Aktor
Page 12
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
12
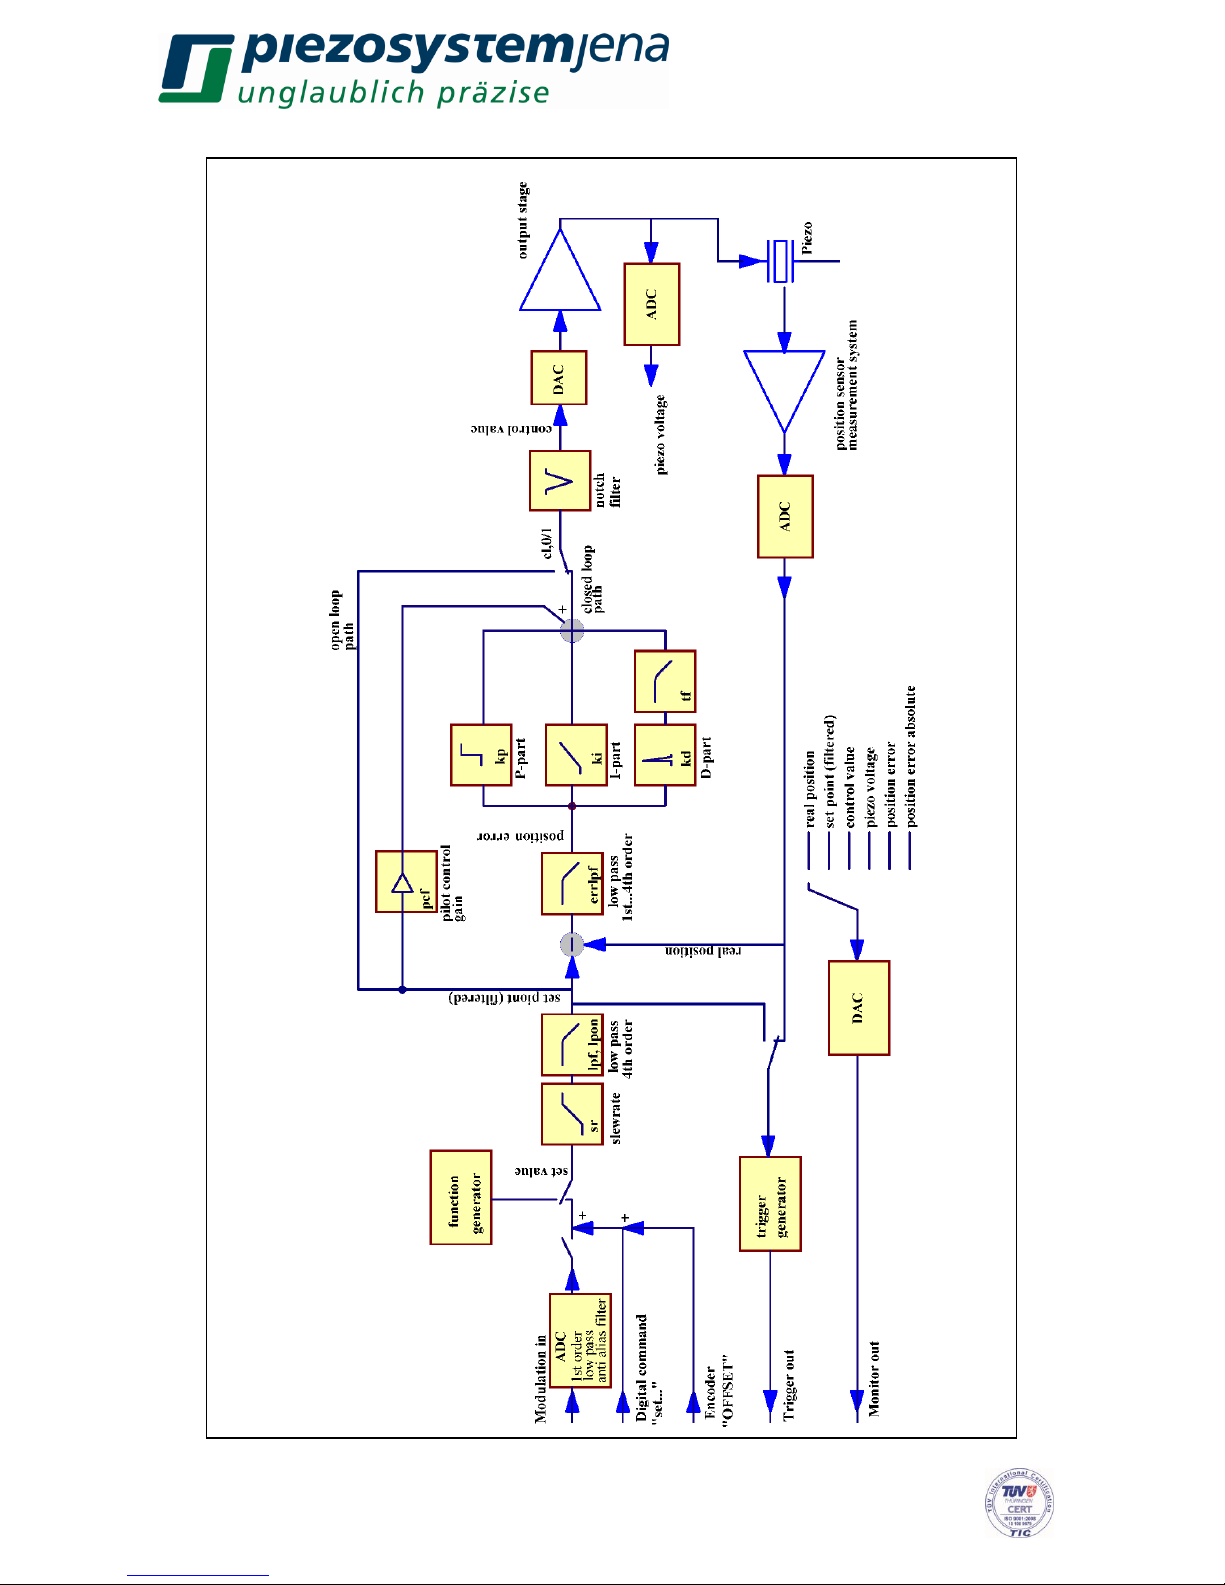
Im folgenden Blockschaltbild sind die Funktionsgruppen der Verstärkermodule dargestellt:
Page 13
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
13
Der Sollwert für den Digitalregler setzt sich aus der Addition von analogem Modulationssignal, dem
Digitalwert des OFFSET-Potentiometers und dem über den CAN-Bus vorgegebenen Digitalwert
zusammen und stellt diesen Wert dem Digitalen Signal Prozessor (DSP) als Führungsgröße zur
Verfügung. Die Anstiegsgeschwindigkeit kann wahlweise durch eine einstellbare „slew rate“
Begrenzung oder durch einen Tiefpassfilter 4. Ordnung auf das jeweilige Gesamtsystem optimal
angepasst werden, d. h. Frequenzen, die das System in der Resonanz anregen könnten, werden
schon vor der eigentlichen Regelung unterdrückt. Der Regler errechnet die Regelabweichung (err)
zwischen Sollwert und dem Positionswert des Wegmesssystems.
err = soll – mess soll = Sollwert
mess = Positionswert des Messsystems
Der Proportional-Anteil (P-Term) verstärkt den Fehlerwert frequenzunabhängig und steuert damit
das Stellglied so lange, bis sich der Positionswert dem vorgegebenen Sollwert angleicht:
yp = kp * err kp = einstellbare Proportionalverstärkung
yp = Ausgangsspannung des P-Anteiles
Typisch für das Verhalten eines reinen P-Reglers ist, dass er Positionsänderungen nicht
vollständig ausregelt und somit eine bleibende Regelabweichung hinterlässt, die zur proportionalen
Steuerung des Stellgliedes gebraucht wird.
Durch Überlagerung eines Integral – Anteiles entsteht ein PI-Regler. Gegenüber dem P-Regler
wird die bleibende Regelabweichung beseitigt. Die charakteristische Kenngröße des I-Anteiles ist
die Nachstellzeit ki. Das ist die Zeit, die der I-Anteil bei einer sprunghaften Änderung der
Regelabweichung benötigt, um das Stellglied in die vorgegebene Position zu bringen. Die Eingabe
großer Werte von ki ergeben kleine Nachstellzeiten und damit kürzere Regelzeiten.
yi = 1/ki * err *Ts Ts = 1 / Samplefrequenz (50kHz)
1/ki * Ts = Nachstellzeit
1/ki = einstellbarer Faktor der Nachstellzeit
yi = Ausgangsspannung des I-Anteiles
Um die Reaktionsgeschwindigkeit eines PI-Reglers zu erhöhen, kann ein D-Regler zugeschaltet
werden. Der Differential-Anteil (D-Term) erzeugt ein Signal, das der Änderungsgeschwindigkeit
des Fehlerwertes proportional ist, d. h. die Reaktionsstärke richtet sich nach der Geschwindigkeit
der Regelabweichung. In der Praxis wirkt sich der D-Anteil als Verminderung der höherfrequenten
Schwinganteile auf der Einschwingkurve aus.
yd = kd * 1/Ts * (err – err[n-1]) err[n-1] = Fehlerwert vorheriges Sample
kd*1/Ts =1/ Vorhaltezeit
kd = einstellbarer Faktor
yd = Ausgangsspannung des D-Anteiles
Beim Einsatz eines D-Anteiles besteht jedoch die Gefahr, dass kleine durch stochastische
Störungen (z.B. Rauschen) bedingte Änderungen der Regelabweichung eine zu starke Reaktion
der Stellgröße hervorrufen.
Die Summe dieser drei Terme ergibt die Eigenschaften eines PID-Reglers. Das erzeugte Signal
wird als Stellgröße der Endstufe zugeführt, welche den Piezoaktor steuert.
y = yp + yi + yd y = Ausgangsspannung des PID-Reglers
Im ungeregelten Betrieb (open loop) wird der PID-Regler überbrückt, d.h. der Sollwert wird als
Stellgröße ausgegeben.
Page 14
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
14
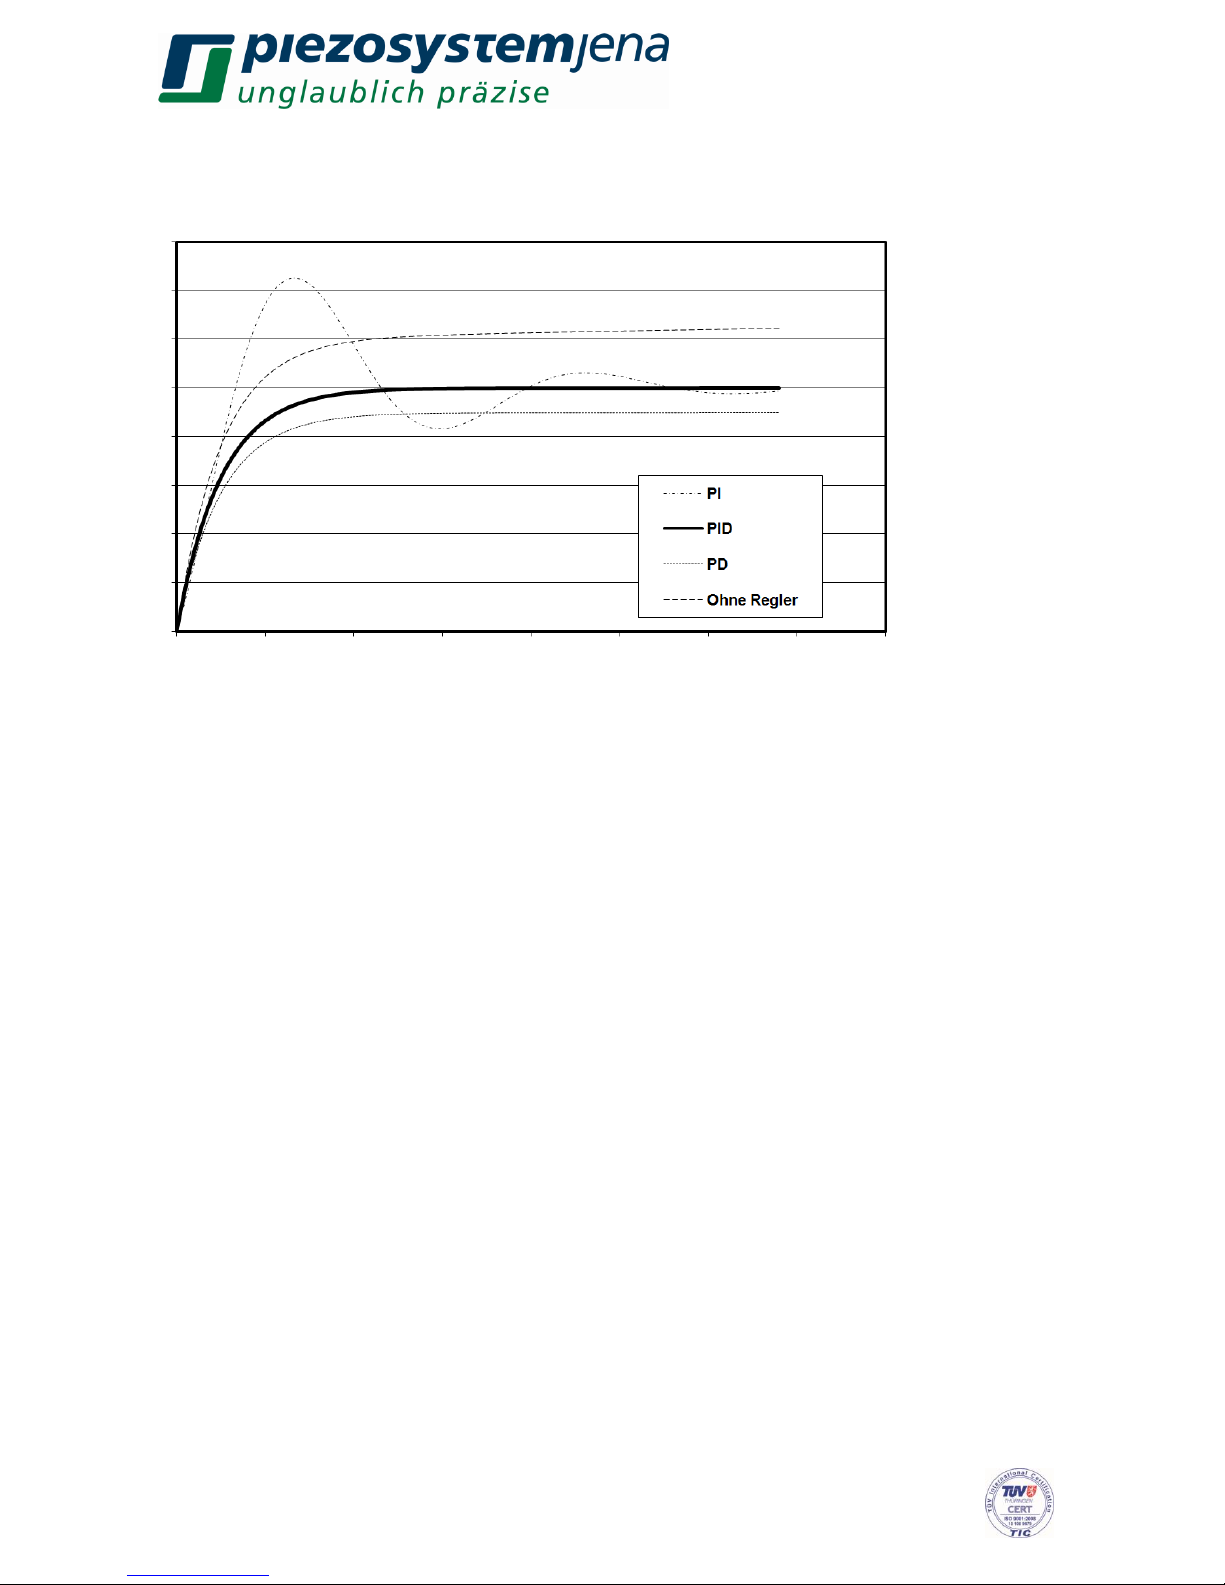
Die Reaktionen der Reglerkomponenten sind in folgendem Diagramm dargestellt:
Abbildung 2: Übertragungsfunktion
Ein besonderes Feature ist ein Kerbfilter (notch filter), der direkt vor die Endstufe geschaltet
werden kann. Dieser hat die Eigenschaft, die Hauptresonanzfrequenz des Gesamtsystems stark
zu bedämpfen. Das bedeutet im geregelten Zustand, dass Störungen von außen den Regelkreis
nicht zum Eigenschwingen bringen können. Im ungeregelten Betrieb wird die Frequenz
ausgeblendet, die den Aktor zum Schwingen anregen könnte. Die Kerbfrequenz und die
Bandbreite können frei eingestellt werden. Bei Verwendung des Kerbfilters kann ein erhöhtes
Positionsrauschen auftreten.
Zusätzlich stehen weitere Filter („errlpf“,“elpor“ und „tf“) einstellbar zur Verfügung.
Der Filter „errlpf“ wirkt als Tiefpass mit einstellbarer Ordnung auf den Positionsfehler, also auf die
Differenz von Soll- und Istwert. Die Ordnung wird über den Parameter „elpor=1…4“ eingestellt. Der
Positionsfehler stellt wiederum die Eingangsgröße für den PID-Regler dar. Der Tiefpass ist
werksseitig auf 180Hz Grenzfrequenz und 1. Ordnung eingestellt.
Der Filter „tf“ wirkt auf den Differenzial-Teil der Regelung und kann hier eine Rauschunterdrückung
bewirken. Typische Einstellwerte sind tf = 0.01 * kd. Aus Gründen der Kompatibilität zu
vorhergehenden Versionen wird er werksseitig mit tf=0 (deaktiviert) ausgeliefert.
Um die Bahnabweichungen besonders im kontinuierlichen Betrieb (z.B. sinusförmige Bewegungen
oder ähnliche) zu minimieren, kann eine Vorsteuerung des Systems (mit dem Sollwert) erfolgen.
Die Stärke der Vorsteuerung (pre control factor) kann mit „pcf,Wert“ eingestellt werden. Der
Wertebereich reicht von 0 (deaktiviert) bis max. 1 (100% des Sollwertes werden zur
Reglerausgangsgröße addiert). Abgängig von der Größe der aktorspezifischen Regelreserve
(Verhältnis von closed-loop-Hub zu open-loop-Hub) sind Werte um 0.75 für pcf (pre control factor)
anzusetzen. Werksseitig ist die Vorsteuerung deaktiviert (pcf,0).
Die reglerspezifischen Kennwerte kp, ki, kd sowie die Anstiegsgeschwindigkeit und die
Kerbfiltereigenschaften sind im ID-Chip des Aktors standardmäßig voreingestellt. Diese sind aber
meist keine optimalen Einstellungen, da sich mit dem kundenspezifischen Anbau und zusätzlich
aufgebrachten Massen die Charakteristik des Aktors ändert.
Page 15
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
15
8.3.2 MOD / MON
Modulationseingang: MOD
Die Position des Aktors kann über diesen Eingang analog gesteuert werden. Das
Modulationssignal muss im Bereich von 0 bis +10V liegen. Außerdem erfolgt eine Addition der an
der SUB-D Buchse anliegenden Spannung mit der vom OFFSET-Potentiometer generierten
Offsetspannung und dem digital vorgegebenen Sollwert. Bei Nichtbenutzung des analogen
Modulationseingangs sollte dieser abgeschaltet werden (modon,x,0 siehe 8.5.3 Befehlssatz).
Externe Störungen und Einstreuungen können somit vermieden werden. Im Modus
Funktionsgenerator ist der Modulationseingang permanent abgeschaltet.
Monitorausgang: MON
An diesem Ausgang können über ein Steuerkommando mit entsprechendem Parameter eine
Vielzahl von Systemsignalen im Spannungsbereich von 0...+10V ausgegeben und z. B. über ein
Oszilloskop kontrolliert werden. Das ist besonders bei dynamischer Ansteuerung empfehlenswert.
Bitte beachten Sie den Innenwiderstand des Monitorausgangs!
MON
Monitorausgang
(default = 0)
Umess[CL]
Usoll
Ustell
Uerr
Uerrabs
Uout
Umess[OL]
0 = Positionswert im geregelten Betrieb
1 = Sollwert
2 = Reglerausgangsspannung
3 = Regelabweichung mit Vorzeichen
4 = Betrag der Regelabweichung
5 = Aktorspannung
6 = Positionswert im ungeregelten Betrieb
Tabelle 4: Monitor
0) Umes[CL] Der Positionswert des Messsystems im geregelten Betrieb hängt vom jeweiligen
Aktor ab, d.h. ein Aktor mit einem kalibrierten geregelten Hub von 80μm erzeugt an
diesem Ausgang eine Spannung von 0...+10V (= 8μm/V bzw. 0,125V/μm).
1) Usoll Der Sollwert, der aus der Addition von Modulation, Offset und digitaler Vorgabe entsteht,
wird 1:1 ausgegeben.
2) Ustell Die Reglerausgangsspannung (Steuerspannung für die Endstufe) wird 1:1 ausgegeben.
3) Uerr Die Regelabweichung mit Vorzeichen, d. h. der Vergleich zwischen Soll- und Positionswert
kann positiv bzw. negativ sein.
Uerr = Usoll – Umess Usoll = 0V...+10V
Umes = 0V...+10V
Uerr = -10V...+10V
Da nur Spannungen im Bereich von 0...+10V ausgegeben werden können, wird die
Regelabweichung halbiert und um +5V angehoben. Die Regelabweichung kann wie folgt aus der
gemessenen Monitorspannung rückgerechnet werden:
Page 16
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
16
Uerr = (Umon – 5V) * 2 Uerr = -10V...+10V
Umon = 0V...+10V
Im ausgeregelten Fall liegen +5V an.
Bei maximalem positiven Fehler +10V (bei einem Sollwertsprung Usoll von 0 auf +10V) ist im
Zeitpunkt t=0 Umess noch 0V -> Uerr = 10V -> Umon = +10V. Bei maximalem negativen Fehler 0V
(bei einem Sollwertsprung Usoll von +10V auf 0V) ist im Zeitpunkt t=0 Umess noch 10V -> Uerr = 10V -> Umon = 0V.
4) Uerrabs Der Betrag der Regelabweichung ist interessant für Kunden, die zeitgenau wissen
wollen, wann eine bestimmte Schwelle der Regelabweichung unterschritten ist. +10V
ist entweder der maximale positive oder der maximale negative Fehler. Bei 0V ist die
Regelabweichung = 0
5) Uout Hier wird die direkt gemessene Aktorsteuerspannung (Ausgang Endstufe) ausgegeben.
Diese ist im Gegensatz zur Reglerausgangsspannung im Punkt (2) (Eingang Endstufe)
von der Dynamik der Endstufe und der Kapazität des Aktors abhängig. -20V...+130V
entsprechen 0V...+10V Monitorspannung. Die Aktorspannung kann wie folgt aus der
gemessenen Monitorspannung rückgerechnet werden:
Uaktor = (Umon * 15) – 20V
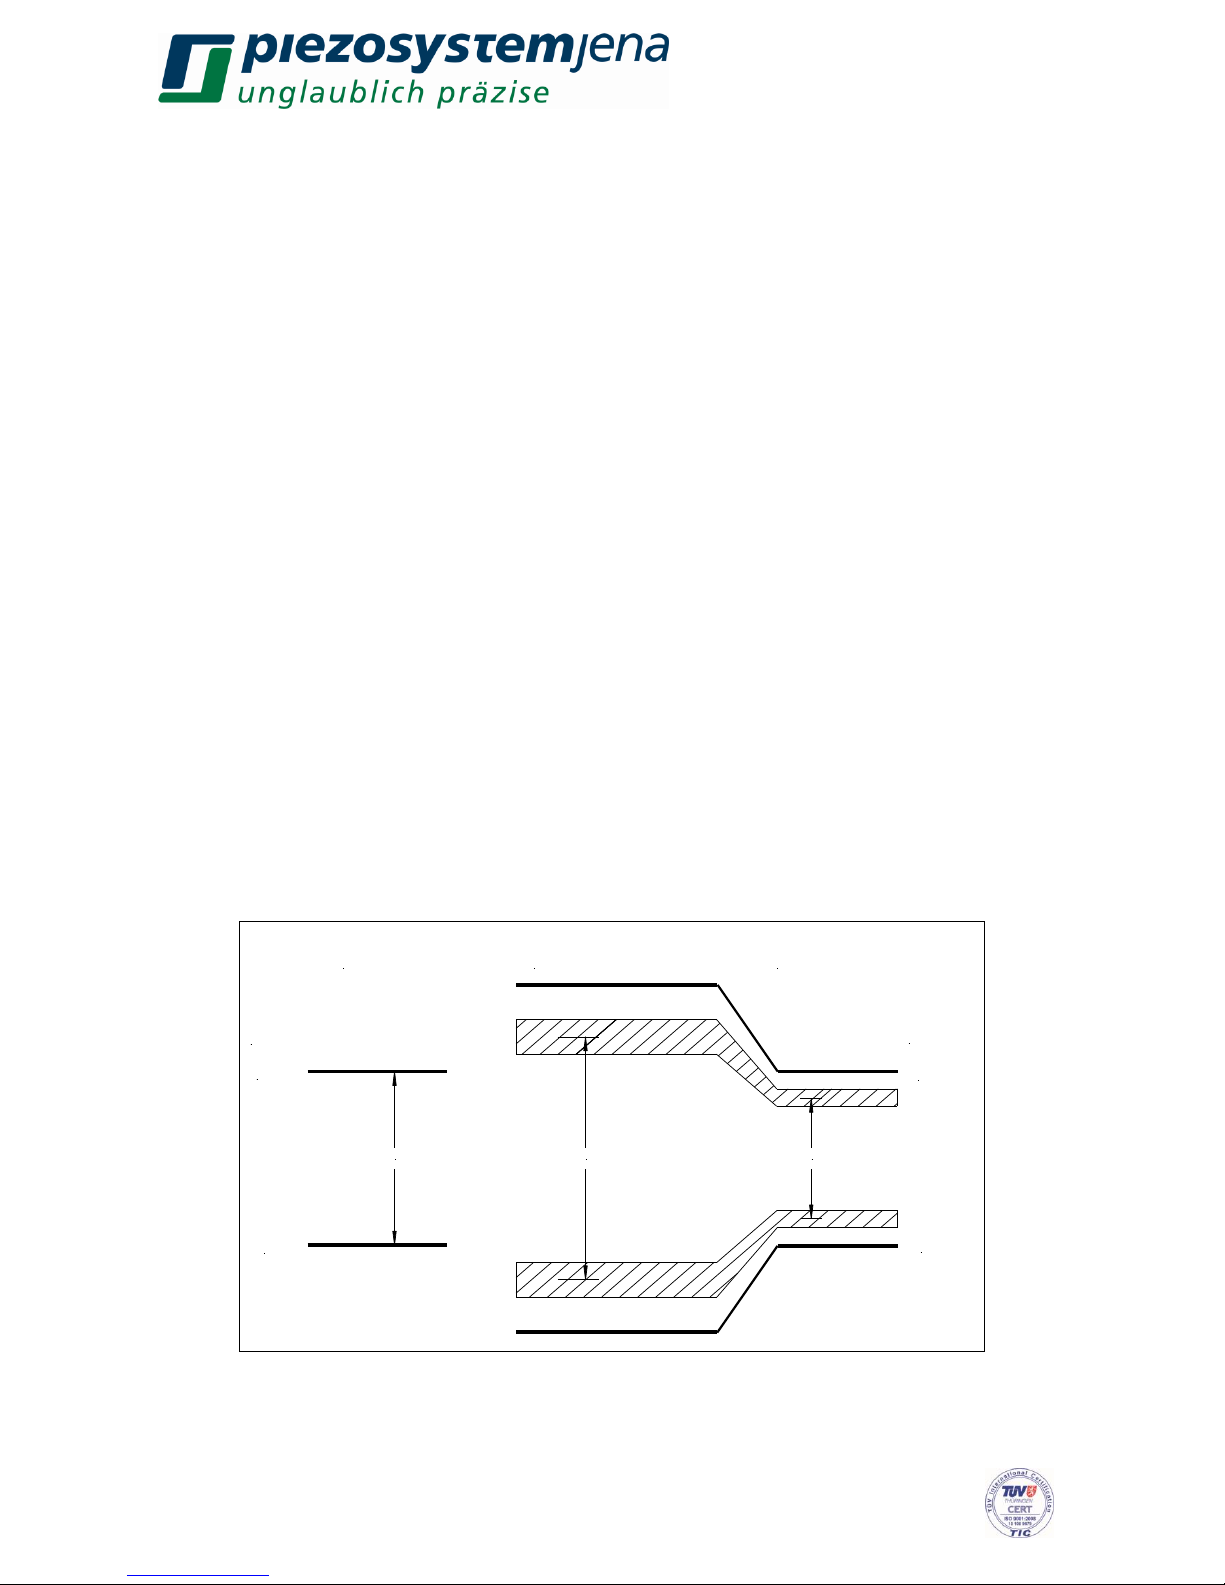
6) Umes[OL] Im Gegensatz zum geregelten Betrieb, wo der Nullpunkt der Aktordehnung auf den
Positionswert = 0V kalibriert ist, liegt die minimale Dehnung im ungeregelten Betrieb
(OL) unter 0V (siehe unten). Damit diese Position und die max. ungeregelte
Dehnung im Bereich von 0...+10V dargestellt werden kann, wird der Positionswert
halbiert und um +2,5V angehoben. Der ungeregelte Positionswert kann wie folgt aus
der gemessenen Monitorspannung rückgerechnet werden:
Umes(OL) = (Umon – 2,5V) * 2
Aktorhub geregelt
10V
0V
geregelt
Upos (0)
Umon
ungeregelt
Upos Original
Umon
10V
0V
Aktorhub ungeregelt Aktorhub scaliert
ungeregelt
Upos scaliert (6)
Werksseitig ist der Monitorausgang auf den Positionswert des Messsystems im geregelten Betrieb
eingestellt (Pkt. 0).
Page 17
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
17
8.3.3 Anschlussbelegungen
ANALOG: 9pol. SUB-D Buchse
Pin
Bezeichnung
Beschreibung
1
MON+
Monitorausgang 0 ... +10V
2
MON-
Signalmasse
4
MOD+
Modulationseingang 0 ... +10V
5
MOD-
Signalmasse
7
TRG+
Triggerausgang (low-aktiv)
8
TRG-
Digitalmasse für Trigger
Tabelle 3: Pinbelegung
Page 18
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
18
PIEZO: 15pol. SUB-D Stecker
Pin
Bezeichnung
Beschreibung
1,2,11
AGND
Analogmasse
3
+15V *
Betriebsspannung Messsystem +15V
4,14
GND
Digitalmasse
5
SDA
I²C Bus SDA
6
5Veeprom *
Betriebsspannung ID-Chip
7
Vout2
Aktorsteuerspannung 2 +130 ... -20V für nanoXTM
8
Vout
Aktorsteuerspannung -20 ... +130V
9
+MESS
Positionssignal -8 ... +8V
10
-15V *
Betriebsspannung Messsystem -15V
12
SCL
I²C Bus SCL
13
DETECT
Aktordetektor
15
Piezomasse
Aktormasse
Tabelle 5: Pinbelegung
[*] nicht für externen Gebrauch
Über diesen Stecker wird der Aktor angeschlossen. Es gehen gleichzeitig die Steuerspannung
zum Piezoaktor, das vom integrierten Messsystem generierte Positionssignal zum digitalen Regler
und die im ID-Chip des Aktors gespeicherten spezifischen Kennwerte seriell zum Steuerprozessor.
Wichtig ist, dass die Verriegelungsschrauben der SUB-D Griffschale an der Frontplatte
angeschraubt sind. Sowohl die gefährlichen Spannungen als auch die übrigen
Versorgungsspannungen werden nur bei angestecktem Aktorstecker freigeschalten. Bei
abgezogenem Steckverbinder werden die gefährlichen Spannungen durch ein Sicherheitsrelais
von der Quelle getrennt.
Page 19
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
19
8.3.4 Technische Daten EVDxxx
EVD50
EVD125
EVD300
Ausgangsleistung:
7,5W (max. 15W
für nanoXTM
Aktoren)
16W (max. 32W für
nanoXTM Aktoren)
40W
Ausgangsspannungen:
-20V...+130V
+130V...-20V für nanoX TM Aktoren
Ausgangsstrom
(Konstantstrom):
50mA permanent
(2x 50mA für
nanoX)
125mA permanent
(2x 125mA für
nanoX)
300mA permanent
(2x 150mA für
nanoX)
Ausgangsspannungsrauschen:
<0,3mVRMS @
500Hz
<0,5mVRMS @ 500Hz
Aktor- / Messsystemstecker
„PIEZO“:
15pol. SUB-D Stecker
Monitorausgang:
0 ... +10V (Signalquelle programmierbar)
Ausgangsimpedanz:
50Ω
Modulationseingang:
0 ... +10V (abschaltbar)
Eingangsimpedanz:
25kΩ
Triggerausgang (low-aktiv)
5V/0V mit pull-up-Drainwiderstand 240Ω
Mod.-Mon. Buchse „ANALOG“:
9pol. SUB-D Buchse
Offsetspannung:
-20V ... +130V über Offset-Potentiometer
Überlastungsschutz:
kurzschlussfest, Temperatursicherung
Schutzschaltung
4 Schutzsicherungen F50mA / 250V 5x20mm
(Eingriff nur durch autorisiertes Servicepersonal)
Anzeigen (LED):
grün = betriebsbereit / open loop
gelb = closed loop
OVL (gelb) = Overload
UDL (gelb) = Underload
Masse (H B T):
3HE 10TE
3 HE 20TE
3HE 20TE
Gewicht:
0,35kg
0,9kg
1,03kg
Tabelle 2: Technische Daten
Page 20
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
20
8.4 Interfacemodul EDS1, EDS2
8.4.1 Funktion
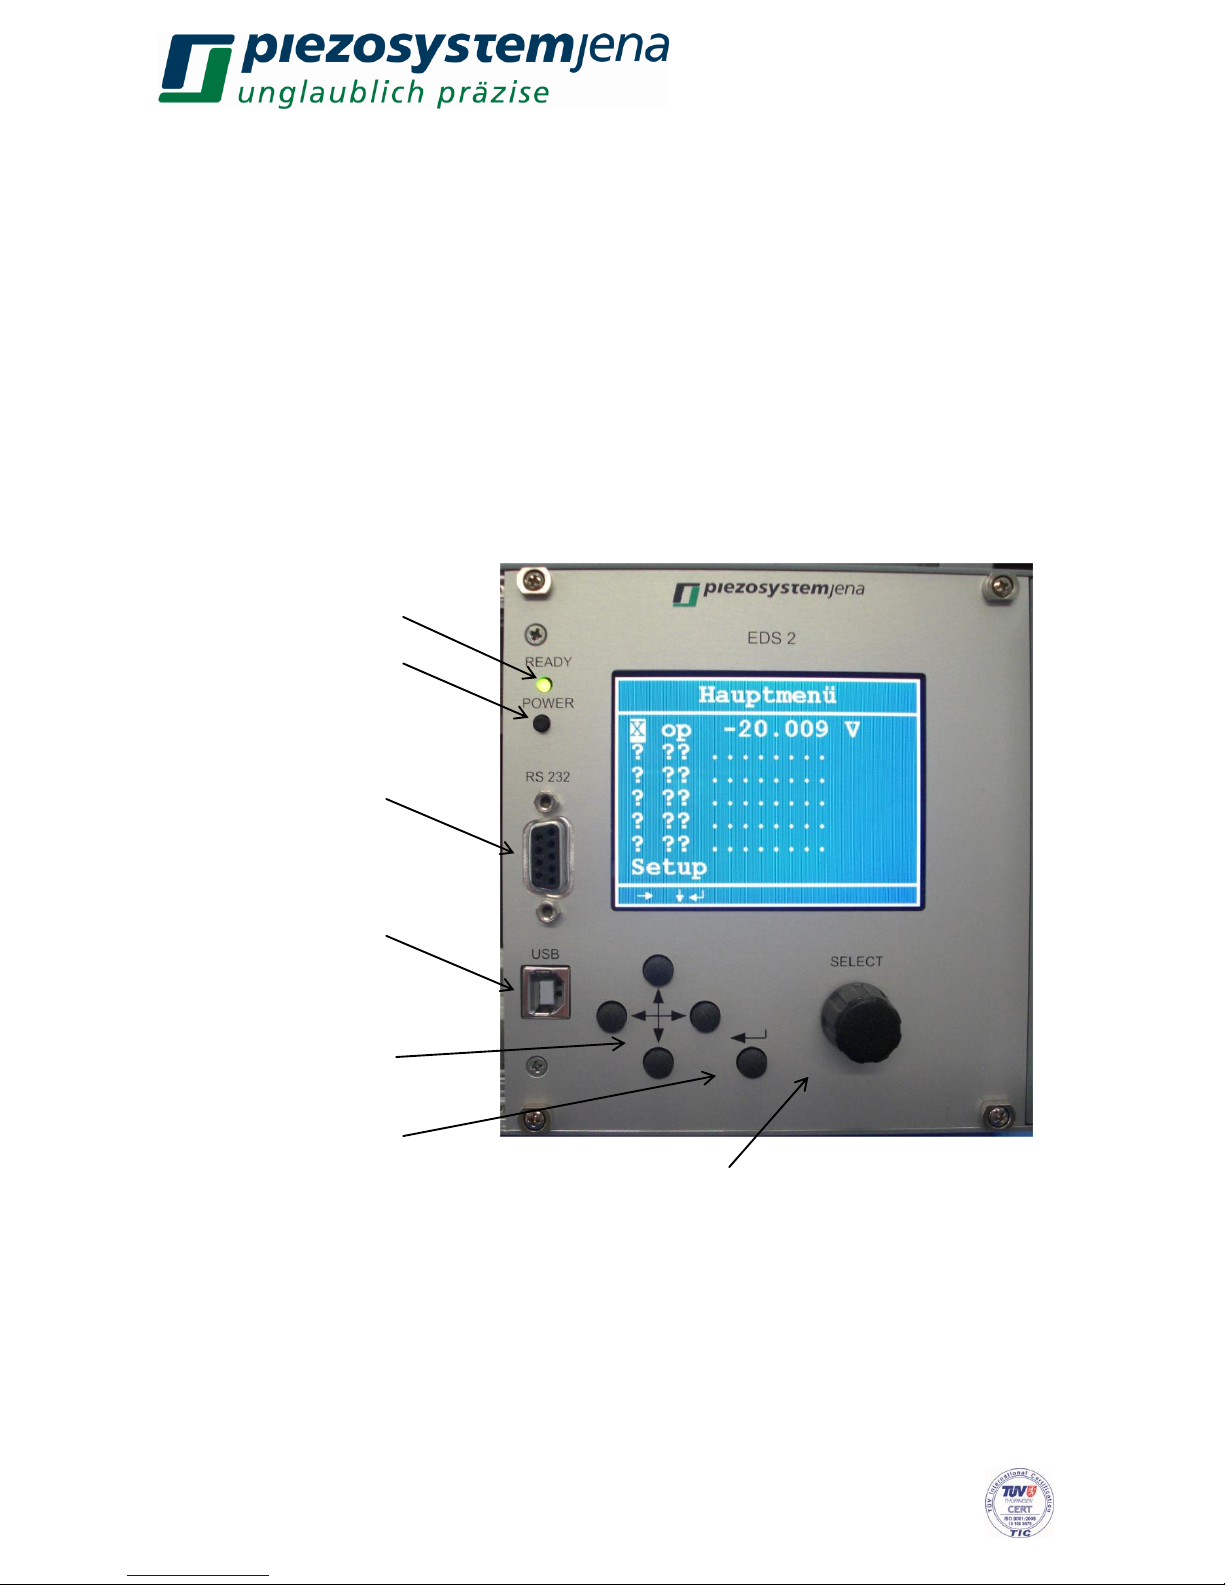
Das Datenaustauschmodul stellt zum einen die Kommunikation zwischen den Komponenten der
Piezoverstärker und dem Kunden her, zum anderen zeigt es die wichtigsten Statusmeldungen und
momentanen Kennwerte des Systems auf einem grafischen TFT-Display an. Einige ausgewählte
Parameter können über die Eingabeelemente an der Frontplatte geändert werden. Im Unterschied
zur EDS2 hat die EDS1 kein Display und keine Bedientasten. Die Kommunikation und Steuerung
erfolgt ausschließlich über die RS232 - bzw. USB 1.1 - Schnittstelle.
Die Kommunikationskommandos sind gleich denen der EDS2. Zur komfortablen Auswertung und
Änderung aller Parameter wird empfohlen, die serielle Schnittstelle in Verbindung mit einem PC
oder Laptop zu nutzen. Der umfangreiche Befehlssatz ist in Punkt 8.5.3 erläutert.
Mit der POWER-Einschalttaste wird das Gerät eingeschaltet. Durch Druck länger als 2 Sek.
schaltet das Gerät ab. Die Betriebsbereitschaft wird durch die grüne READY LED angezeigt. Das
PC-Interface RS232 bzw. USB stellt die Verbindung zu einem PC bzw. Laptop her. Die Navigation
durch die Menüs erfolgt mit den Cursortasten. Durch Bestätigen mit der ENTER Taste erfolgt der
Sprung ins jeweilige Menü. Auf den Eingabepositionen kann mit Hilfe des kombinierten
Dreh-/Druckknopfes der Wert durch Drehen nach links oder rechts inkrementiert bzw.
dekrementiert werden (Stern vor dem Wert zeigt eine Werteänderung an). Durch Druck auf den
Knopf wird der Eingabewert übernommen (Stern vor dem Wert erlischt). Wird ohne
Wertebestätigung das Menü verlassen, werden die vorherigen Werte wieder hergestellt.
Betriebsbereitschaft
Einschalttaste
PC Interface
RS232
Navigation
in den Menüs
Menüwechselbestätigung
Drehknopf Werteänderung / Druckknopf Wertebestätigung
PC Interface
USB
Page 21
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
21
8.4.2 Menüführung EDS2
Folgende Menüs sind aufrufbar:
Hauptmenü
X
op
xxx.xxx V
Y
cl
xxx.xxx µm
Z
op
xxx.xxx V
Setup
Setup
Sprache
Deutsch
Baudrate
115200
Helligkeit
10
Zurück
Stellt man den Cursor mit den Cursortasten auf den Aktornamen und bestätigt mit ENTER, gelangt
man in das Auswahlmenü des angewählten Kanals. Von dort aus kommt man in die speziellen
Untermenüs:
Auswahlmenü [Kanal]
Funktionsgenerator
Anstieg / Filter
Digitalregler
Analog I/O
Information
Zurück
Fkt. Generator [Kanal]
Funktion
Sinus
Status
ein
Amp. [%]
1.000
Off. [%]
0.000
Freq. [Hz]
1.0
Sym. [%]
1.0
Zurück
Anstieg/Filter [Kanal]
Ans.[V/ms]
0.2
Filtertyp
notch
Status
ein
Freq. [Hz]
200
Bandb. [Hz]
100
Zurück
X,Y,Z = Aktorname (X = Kanal 0 (1.Einschub v.l.))
op/cl = open loop / closed loop
xxx.xxx = bei „op“ Aktorspannung in V
bei „cl“ Dehnung in μm
Deutsch / English
9600/38400/57600/115200
0...10 Helligkeit des TFT-Displays
Sinus/Dreieck/Rechteck/Rauschen/Wobbeln
aus/ein
0.000...100.000
0.000...100.000
0.1...9999.9
0.1...99.9
0.1...100.0
notch / Tiefpass
ein / aus
0...20000
0...20000
Page 22
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
22
Digitalregler [Kanal]
KP
0.00000
KI
50.00000
KD
0.00020
Zurück
Analog I/O [Kanal]
Monitor
Umes/CL
Modul.
ein
Zurück
Information [Kanal]
Aktor
PX200CAP
Messsystem
CAP
Ser.Nr.Akt.
64070
zurück
Im Informationsmenü können keine Werte geändert werden.
Die Auswahl „zurück“ springt von jedem Untermenü aus ins Hauptmenü.
Ein Stern vor dem Wert zeigt eine Werteänderung an. Durch Druck auf den Knopf wird der
Eingabewert übernommen (Stern vor dem Wert erlischt). Wird ohne Wertebestätigung das Menü
verlassen, werden die vorherigen Werte wieder hergestellt.
8.4.3 Anschlussbelegungen
RS232: 9pol. SUB-D Buchse
Pin
Bezeichnung
Beschreibung
2
TxD
RS232 Sender
3
RxD
RS232 Empfänger
5
GND
RS232 Masse
Tabelle 7: Pinbelegung
0...999.00000
0...999.00000
0...999.00000
Umes[CL] / Usoll / Ustell / Uerr / Uerrabs / Uout / Umes[OL]
ein /aus
Page 23
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
23
USB 1.1: Stecker Serie A
Pin
Bezeichnung
Beschreibung
1
VCC
Betriebsspannung +5V
2
D-
Daten -
3
D+
Daten +
4
GND
Betriebsspannungsmasse
Tabelle 8: Pinbelegung
8.4.4 Technische Daten EDSx
EDS1
EDS2
Leistungsaufnahme:
max. 0,9W
max. 1,2W
Betriebsspannung/strom:
+5V / max. 180mA
+5V / max. 230mA
Schnittstellen:
RS232
USB 1.1
CAN-Bus (intern benutzt)
RS232 Baudrate:
115200 Baud
RS232 Buchse:
9pol. SUB-D Buchse
CAN Baudrate:
1MBaud
Display:
ohne Display
Ready LED grün
vollfarbiges TFT-Display (320x240 dots)
mit weißer Hintergrundbeleuchtung
Ready LED grün
Bedienelemente:
Standby/Power Taste
Reset Taste
Standby/Power Taste
Cursor Tasten zur Menüwahl
inkrement. Drehgeber zur Werteeingabe
Reset Taste
Masse (H B T):
3HE 24TE 160mm
Gewicht:
0,2kg
0,3kg
Tabelle 9: Technische Daten
8.5 Kommunikation und Befehlssatz
8.5.1 Kommunikation RS232
Die Kommunikation mit dem Digitalsystem kann über den PC mit Hilfe eines beliebigen
Terminalprogramms (unter Windows XP z.B. Hyperterminal „hypertrm.exe“) hergestellt werden.
Notwendig ist ein serielles Verbindungskabel 1:1 (mitgeliefert) zwischen der COM Schnittstelle des
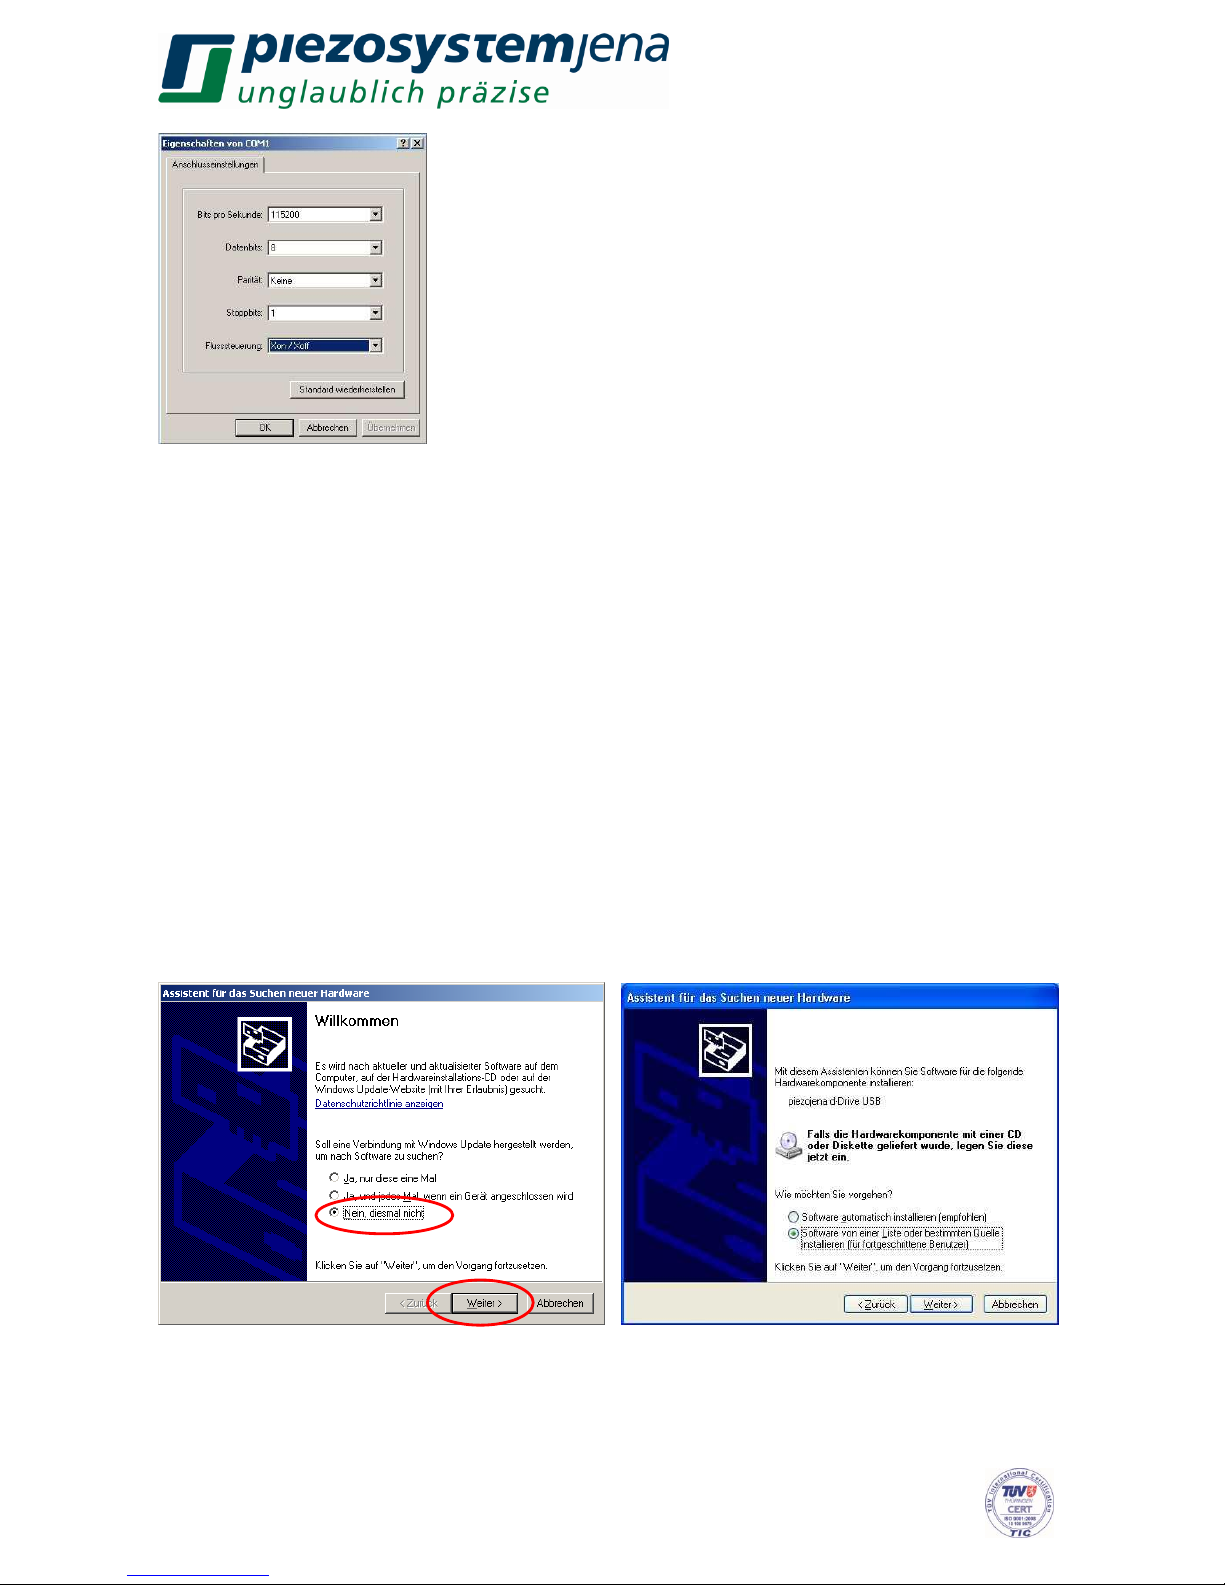
PC und der EDS. Die Eigenschaften der Verbindung sind wie folgt einzustellen:
Page 24
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
24
115200 Baud, 8 Bit, keine Parität, 1 Stoppbit, Xon/Xoff-Protokoll
Die Befehlseingabe und die Rückmeldungen erfolgen im ASCII-Code, sind also einfach
einzugeben bzw. zu lesen.
8.5.2 Anleitung und Treiberinstallation für USB-Interface
Grundlage:
Zum Betrieb des Gerätes werden zwei Treiber benötigt, ein Treiber stellt die USB-Verbindung
zwischen Digitalsystem und PC her, der zweite Treiber ermöglicht dem Anwender den einfachen
Zugriff auf das Gerät über eine serielle (COM) Schnittstelle.
Treiberinstallation:
Zuerst bitte den Bus-Treiber FTDIBUS.inf installieren, danach den
COM-Port-Treiber FTDIPORT.inf installieren. Das folgende Beispiel zeigt die Installation unter
Windows XP:
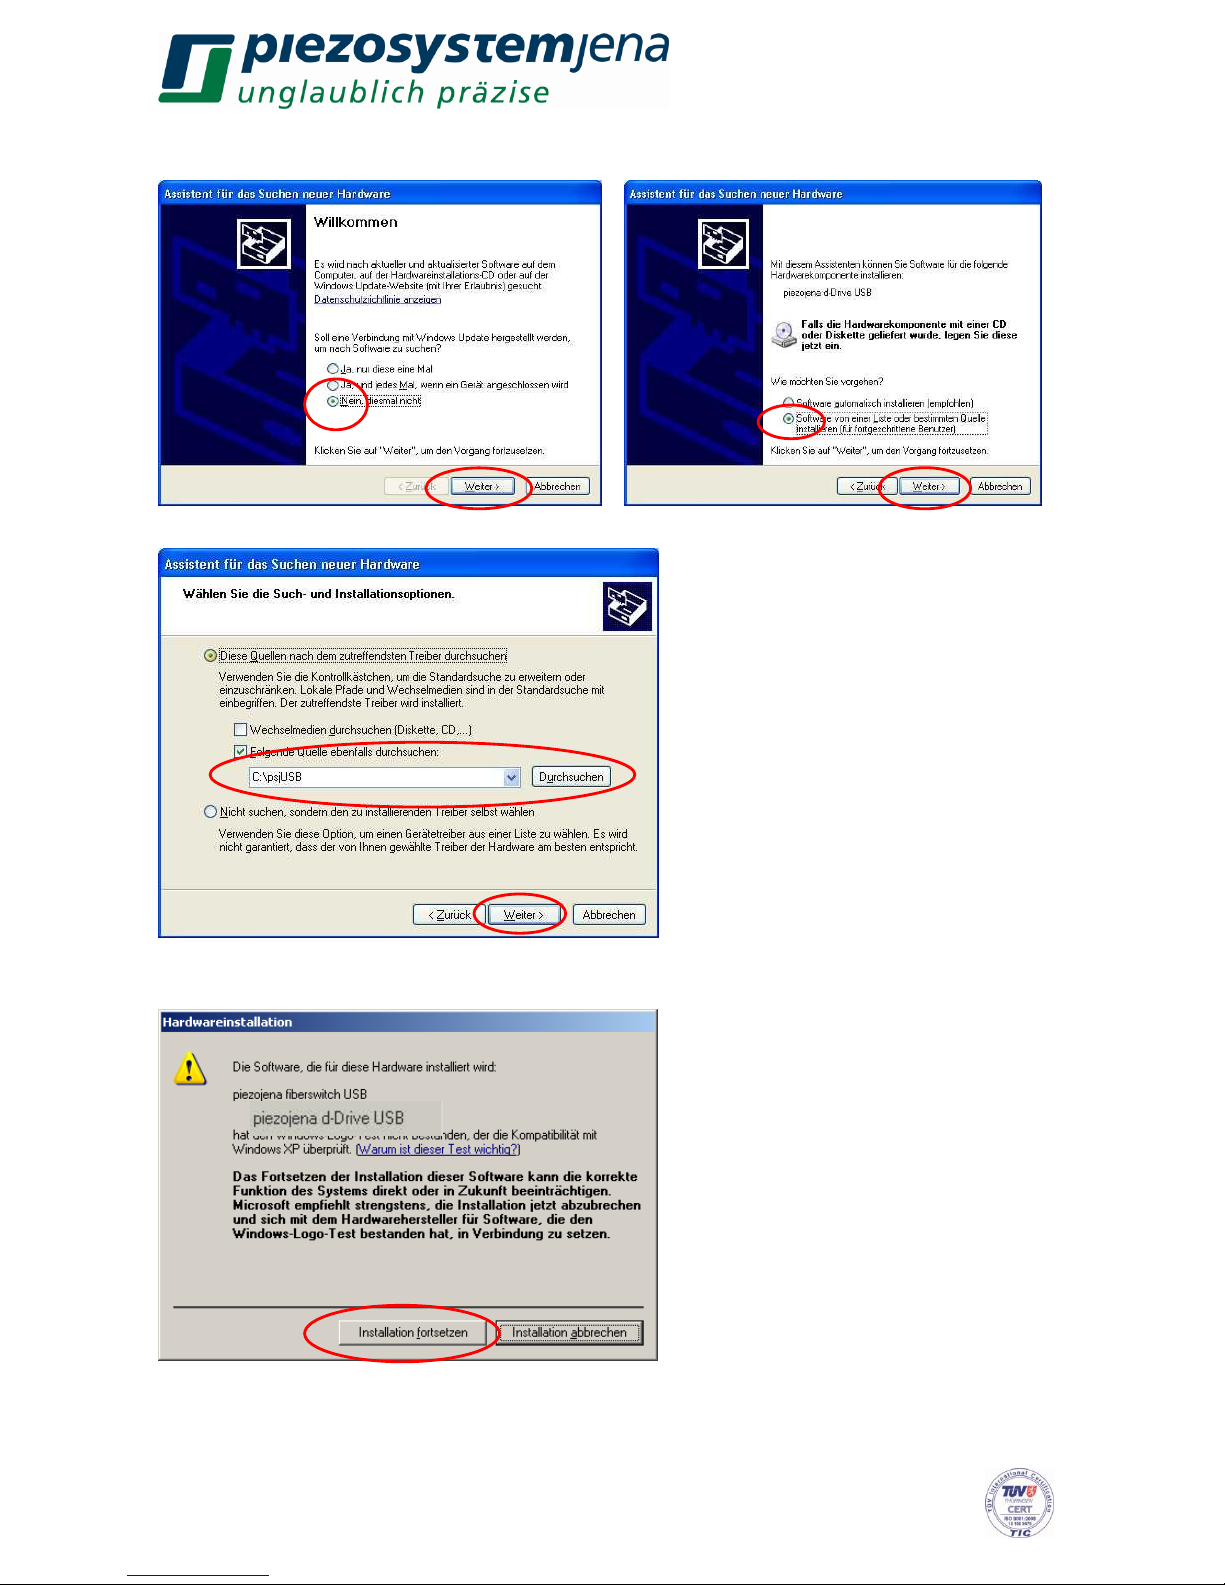
Zunächst sind PC und Digitalsystem über das mitgelieferte USB-Kabel zu verbinden und
einzuschalten.
Das Gerät wird erkannt.
Die Quelle bitte selbst angeben.
Page 25
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
25
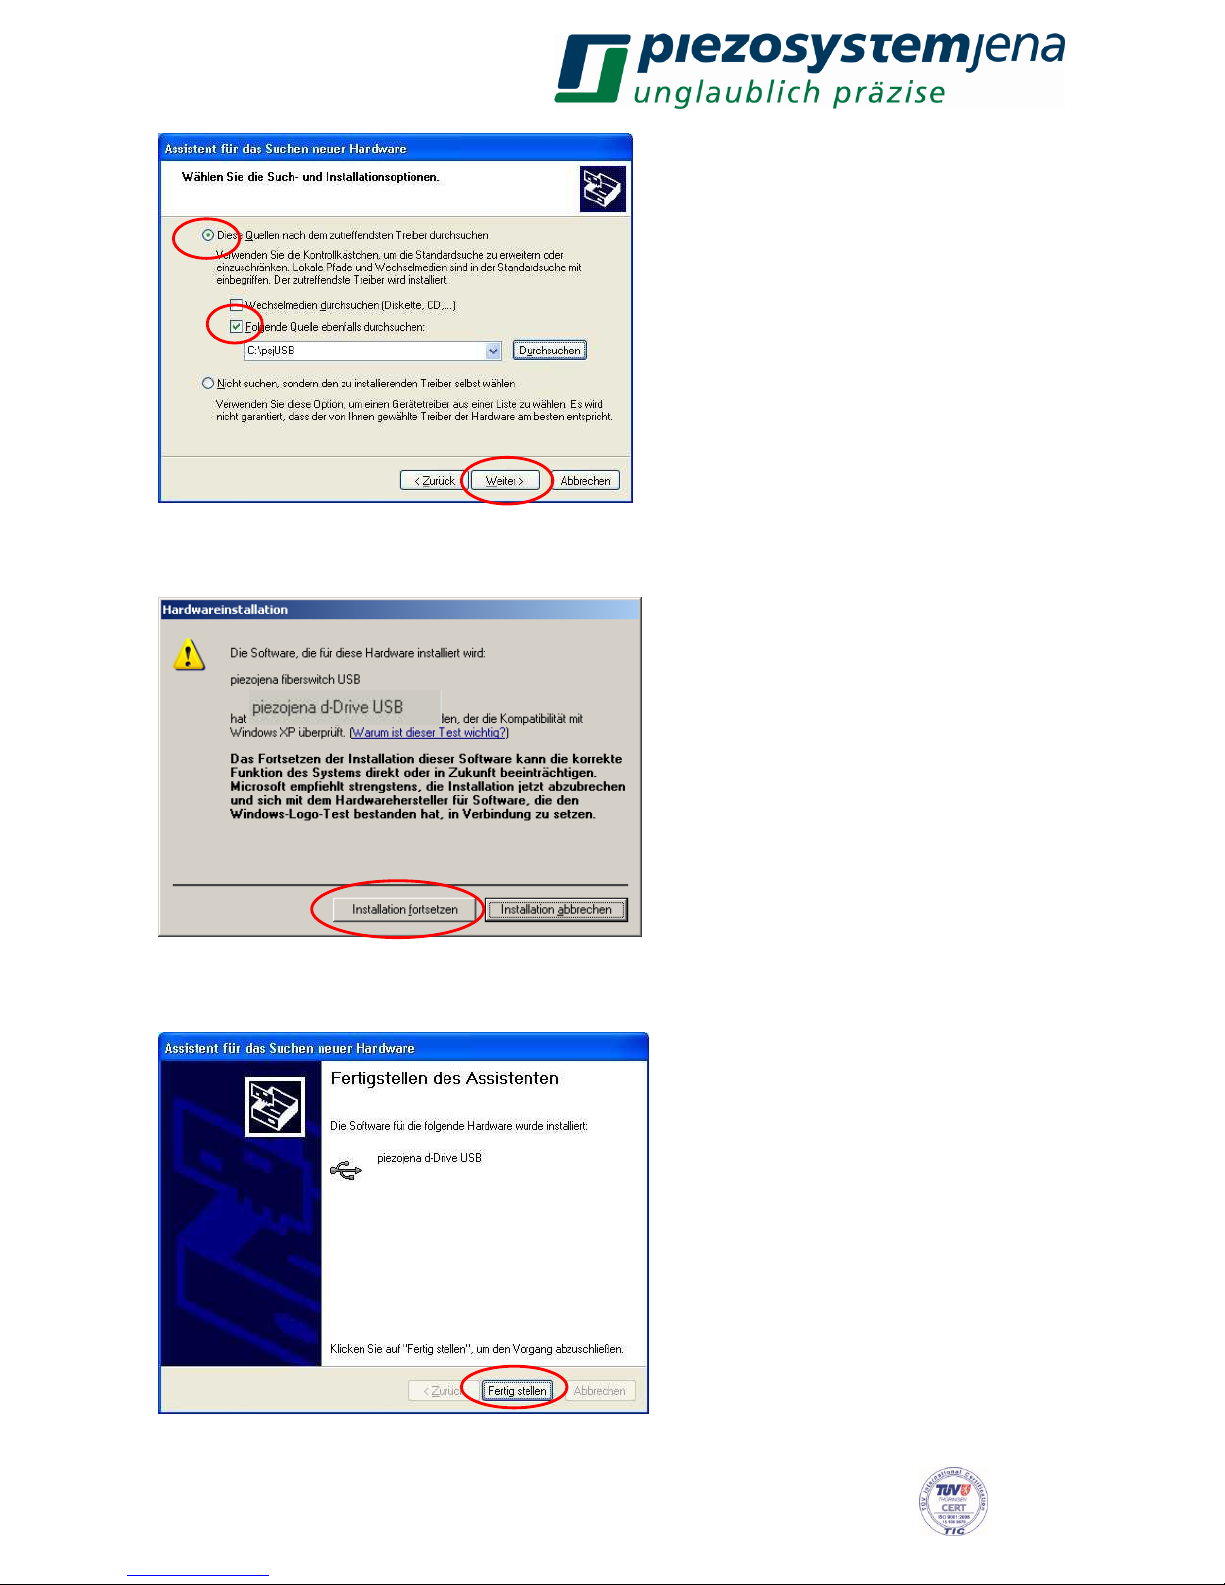
Den extrahierten Ordner „\psjUSB“ auswählen (z.B. C:\psjUSB).
Der Windows-Logo-Test ist für diese Anwendung nicht relevant, bitte
Installation fortsetzen drücken.
Der USB-Treiber ist installiert.
Page 26
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
26
Der zweite Treiber wird installiert (COM-Port), gleiches Vorgehen wie oben:
Den Ordner „psjUSB“ auswählen.
Der Windows-Logo-Test ist für dies Anwendung nicht relevant, Installation fortsetzen.
Der COM-Port-Treiber wird nun installiert.
Page 27
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
27
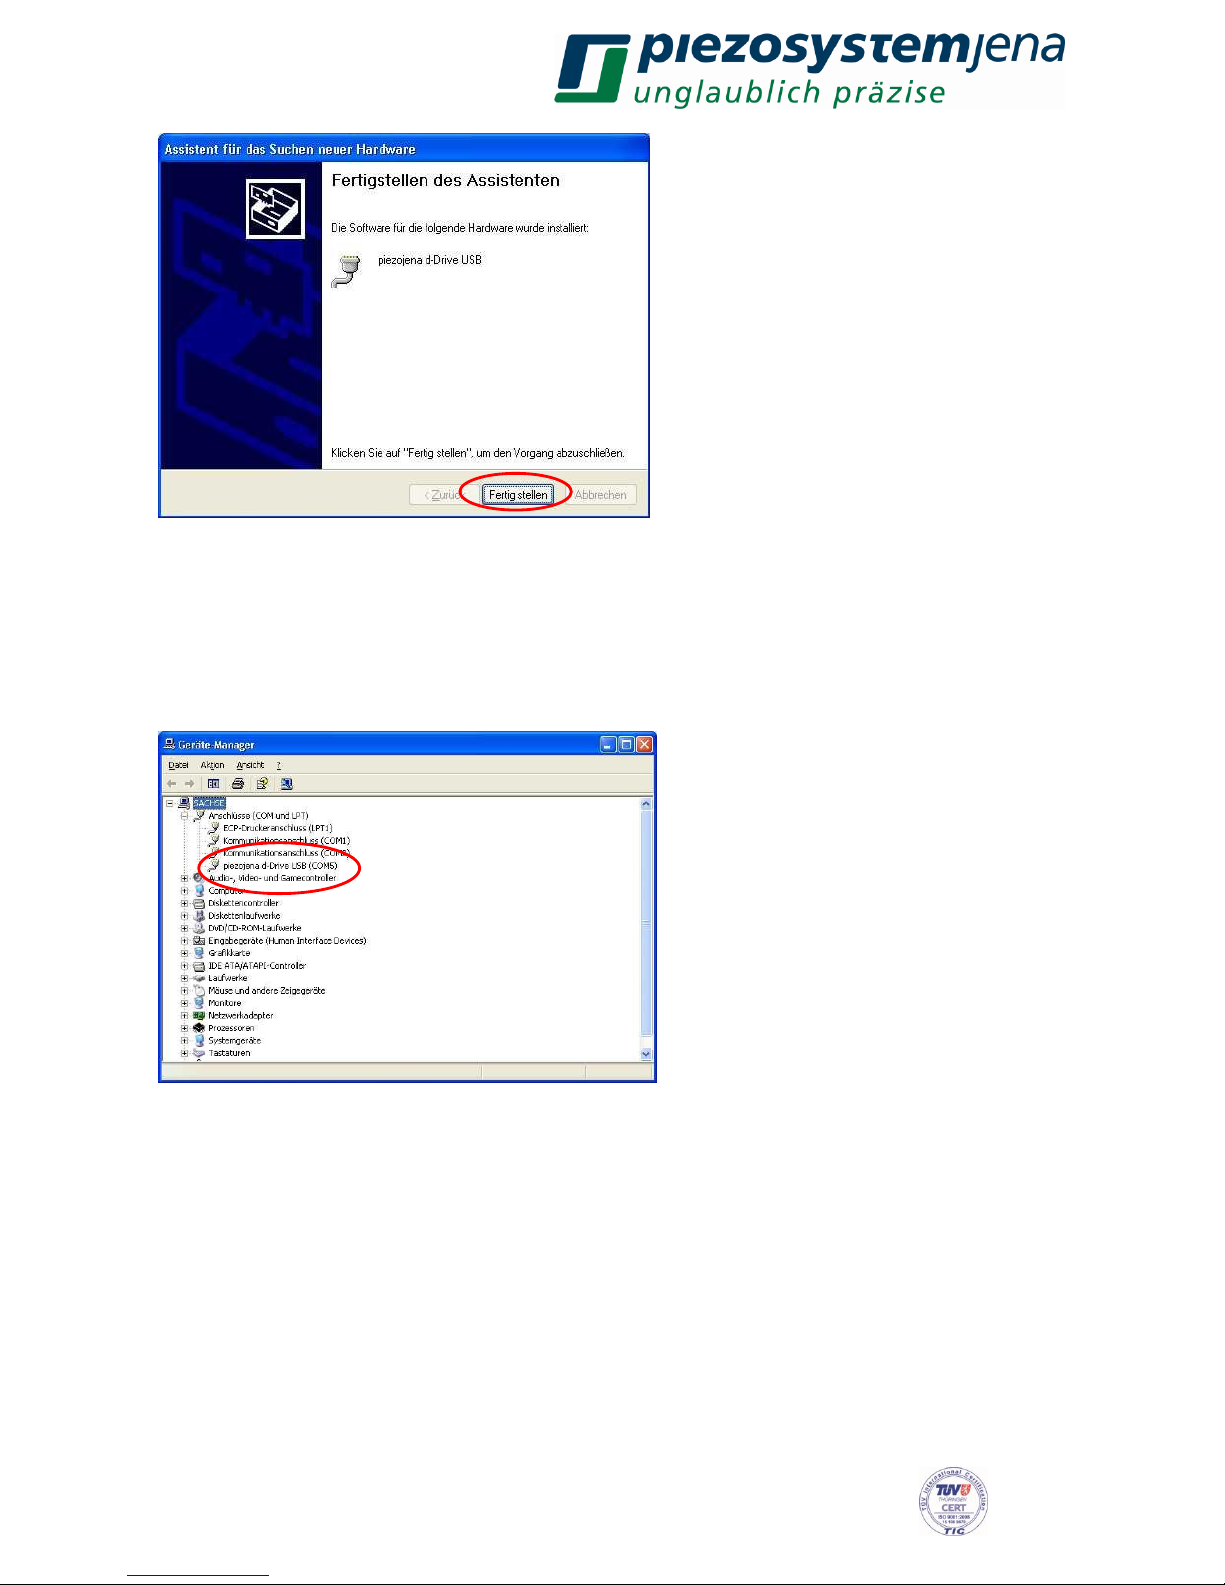
Der COM-Port-Treiber ist jetzt installiert. Die Treiberinstallation ist abgeschlossen.
Um die Steuerung des Digitalsystems über ein Terminalprogramm zu gewährleisten, muss die
COM-Schnittstelle bestimmt bzw. festgelegt werden.
Im „Gerätemanager“ unter „Anschlüsse“ muss das Digitalsystem d-Drive aufgeführt sein:
Ein Rechtsklick auf „piezojena...“ ermöglicht unter „Eigenschaften“ die Einstellung verschiedener
Parameter (normalerweise nicht erforderlich).
Das angeschlossenen Digitalsystem ist also auf diesem Rechner über „COM5“ anzusteuern.
Page 28
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
28
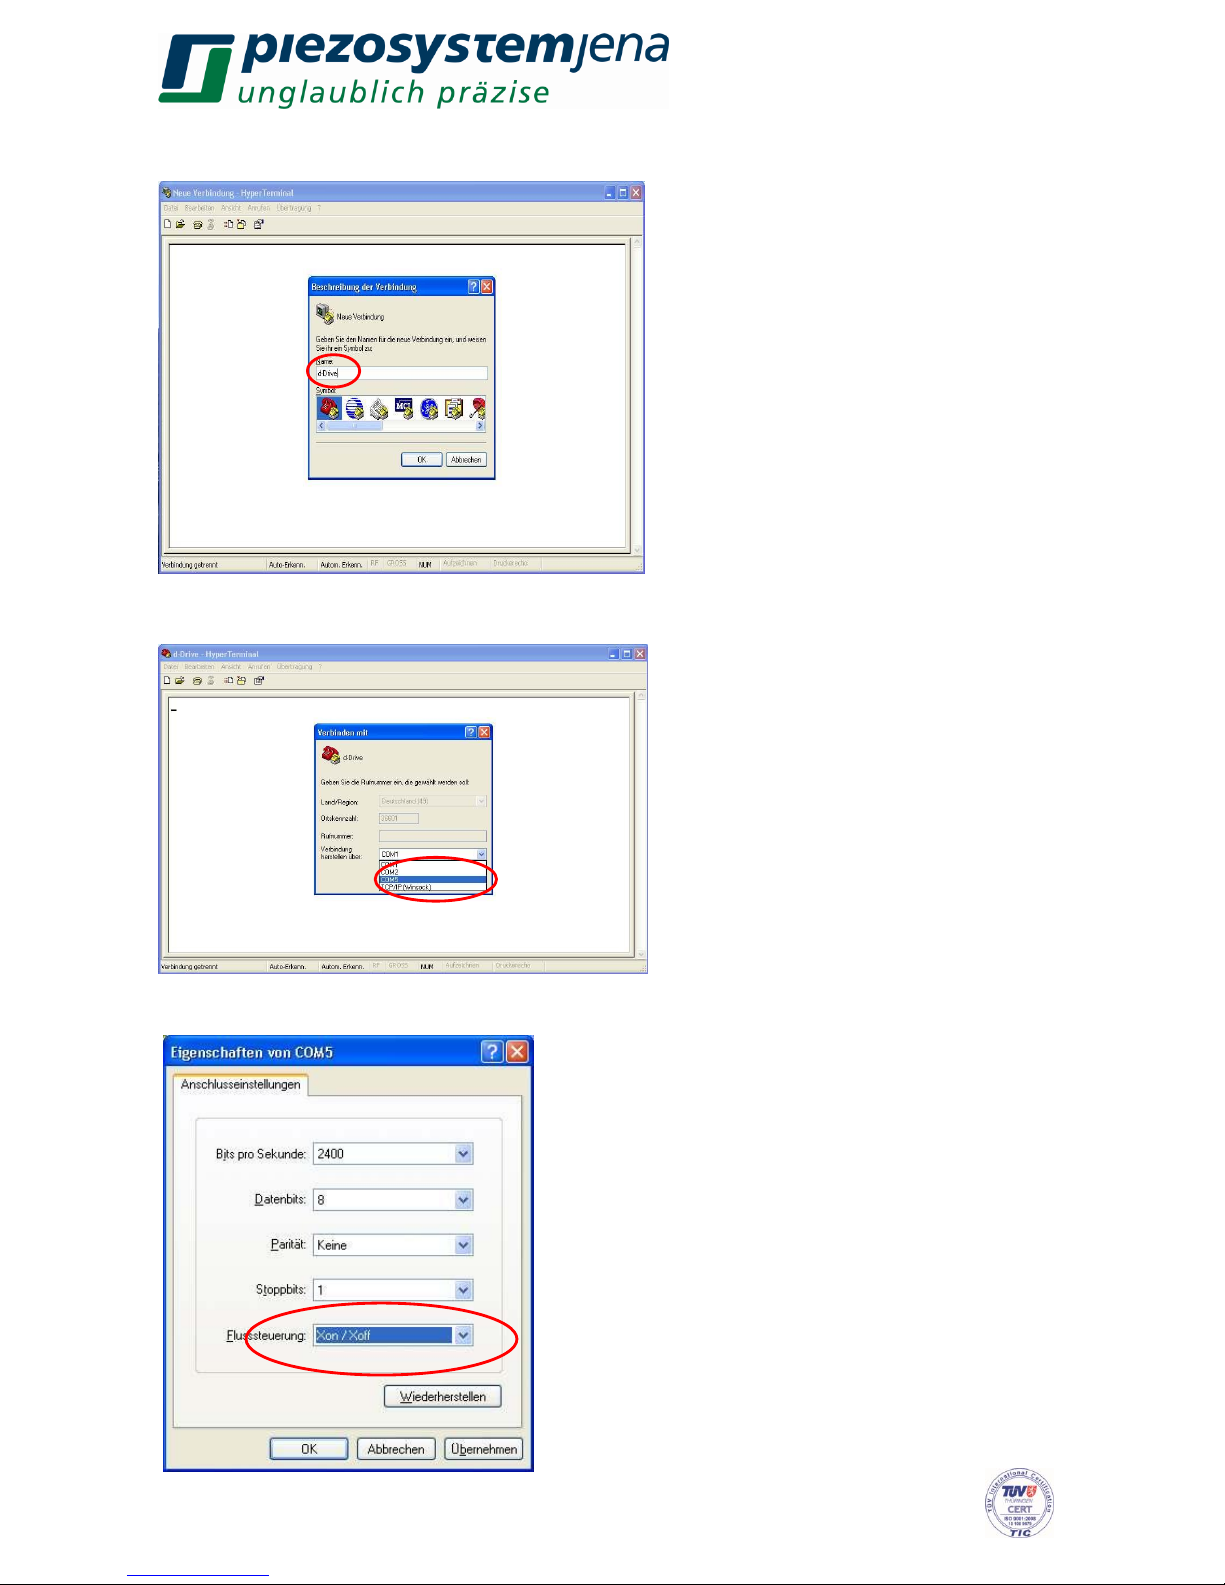
Einrichten des Terminalprogramms (Hyper Terminal):
Verbindung benennen (z.B. „dDrive“)
Bitte den entsprechenden COM-Port auswählen.
.
Page 29
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
29
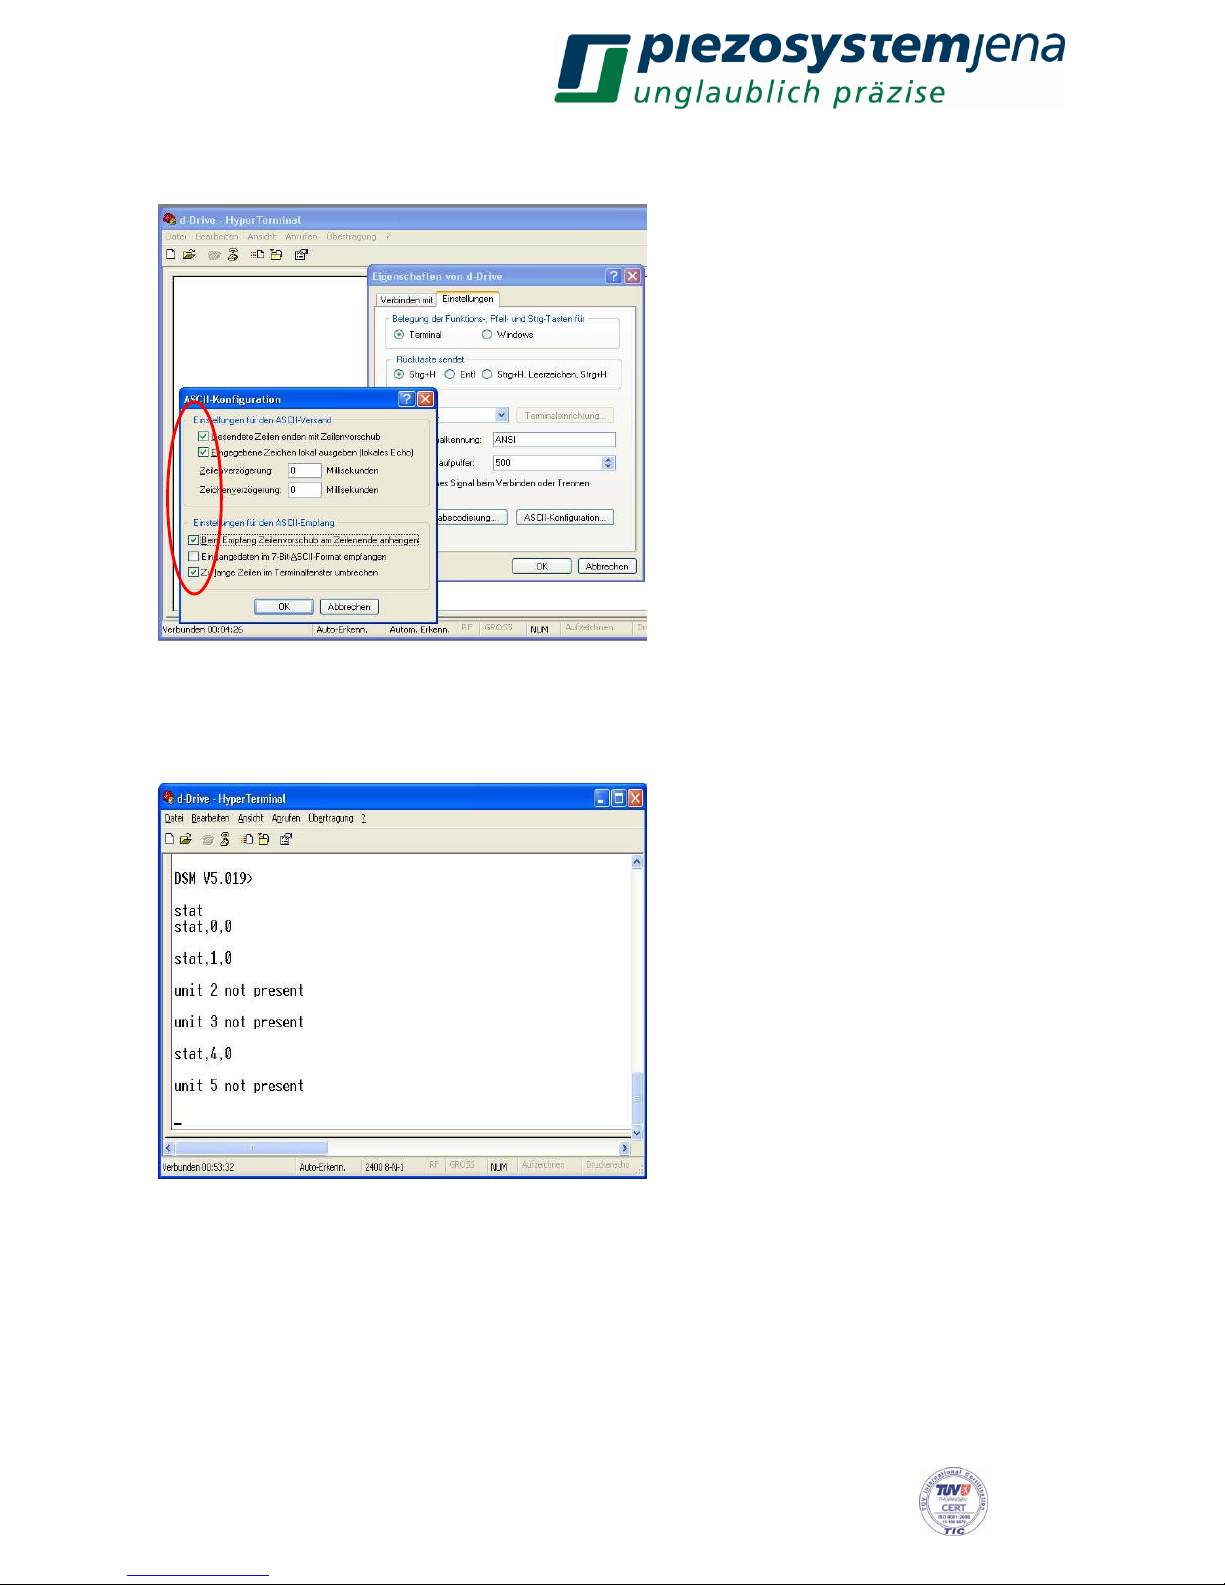
Die Baudrate ist egal, es wird mit USB1.1 Geschwindigkeit übertragen.
Wichtig sind: 8 Datenbits, keine Parität, 1 Stoppbit, Software-Handshake (Xon/Xoff).
Für bessere Bedienbarkeit diese Haken setzen. Fertig
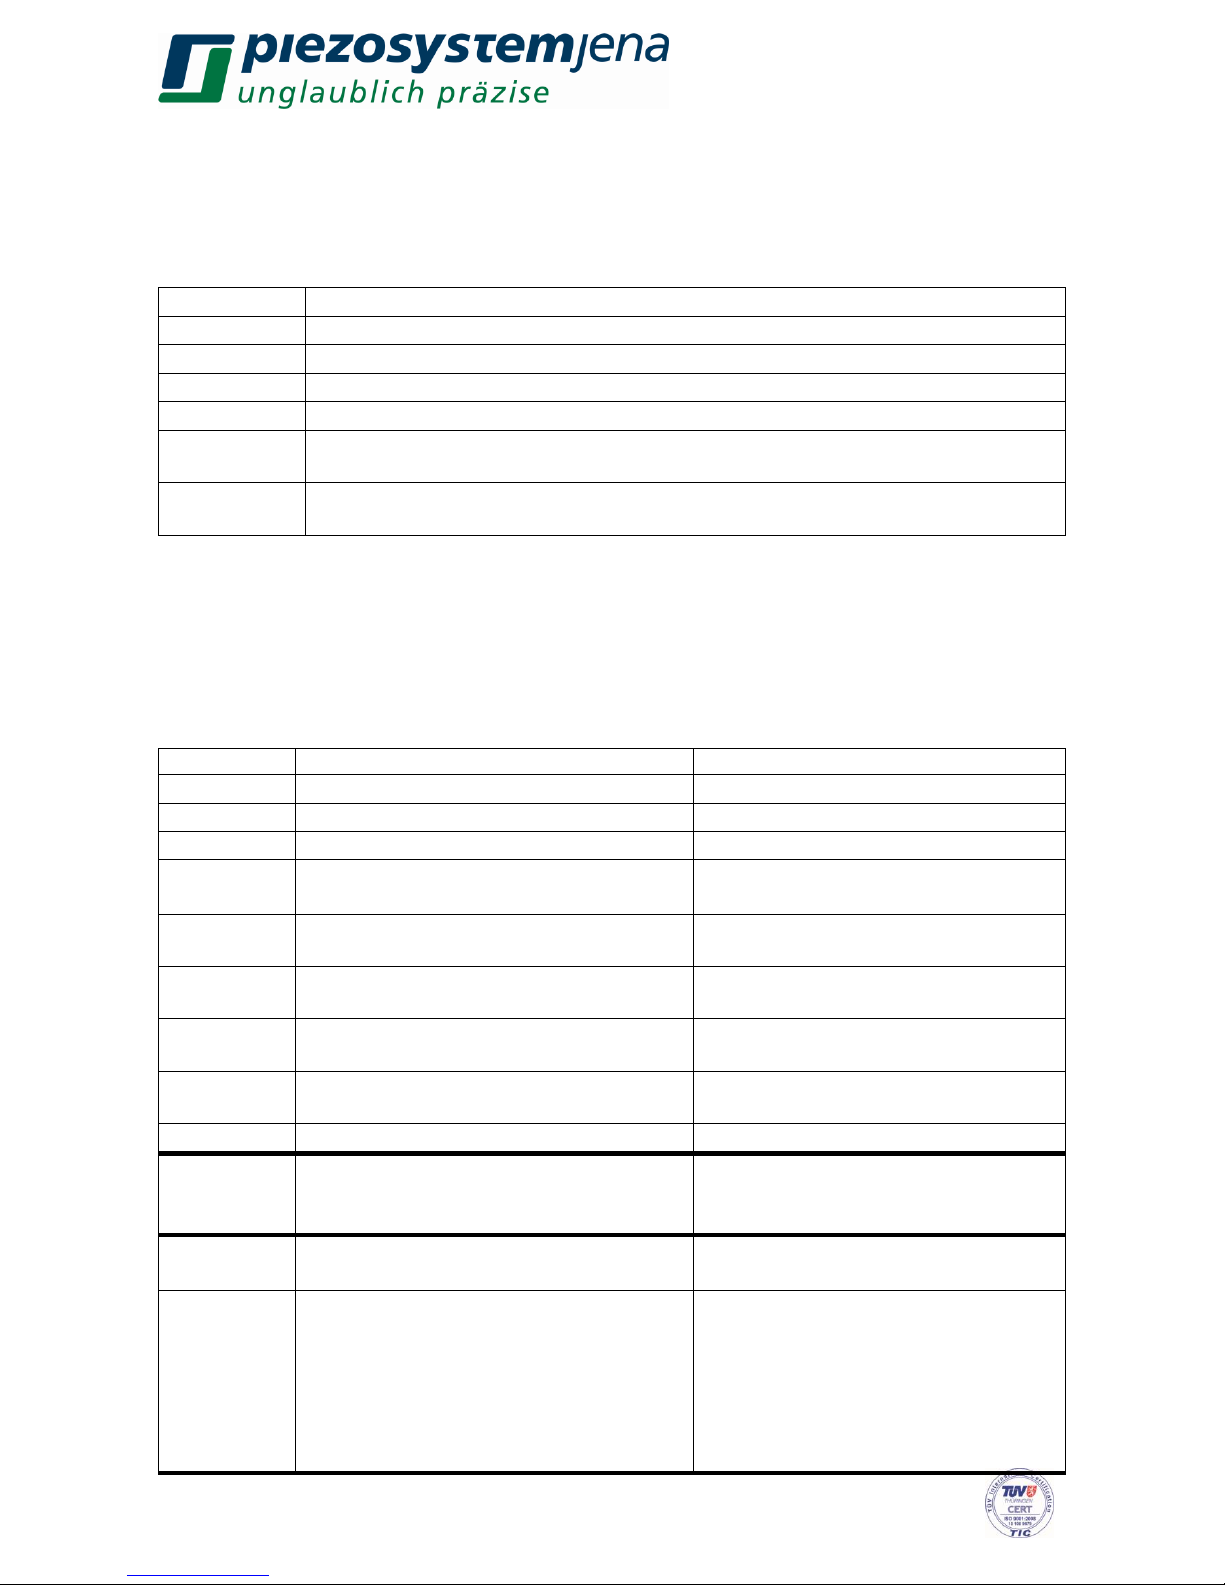
Beispiel: Bedienung über das Hyper Terminal:
Oben ist der Prompt des Digitalsystems als Bestätigung auf Enter zu sehen. Darunter die Antwort
auf den Befehl „stat“.
Page 30
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
30
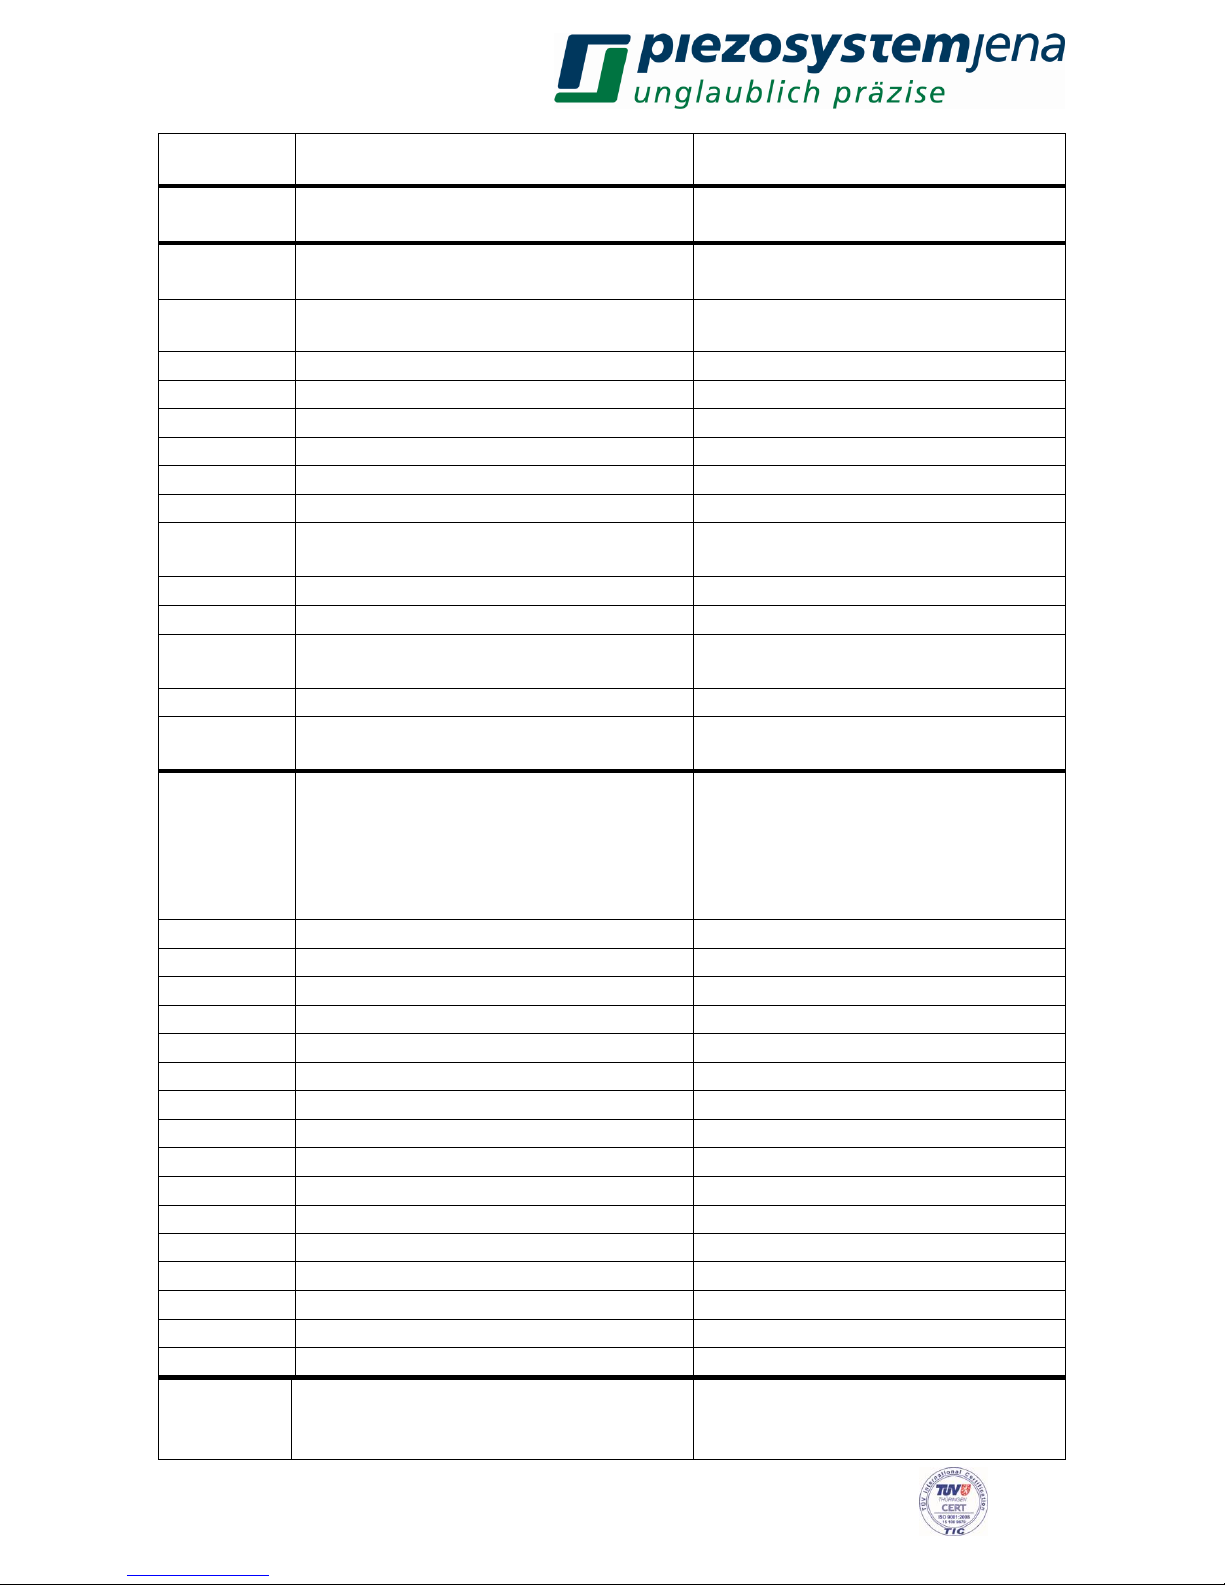
8.5.3 Befehlssatz
Globale Befehle: <Befehl> Enter
Befehl
Beschreibung
s
zeigt alle verfügbaren Befehle an
stat
zeigt den Status aller Verstärkermodule an
dprpon
schaltet die zyklische Ausgabe der aktuellen Positionswerte aller Aktoren ein *1
dprpof
schaltet die zyklische Ausgabe der aktuellen Positionswerte aller Aktoren aus
dprson
schaltet die automatische Ausgabe des Status bei Statusänderung eines der
Verstäkerkanäle ein
dprsof
schaltet die automatische Ausgabe des Status bei Statusänderung eines der
Verstäkerkanäle aus
Tabelle 10a: Globale Befehle
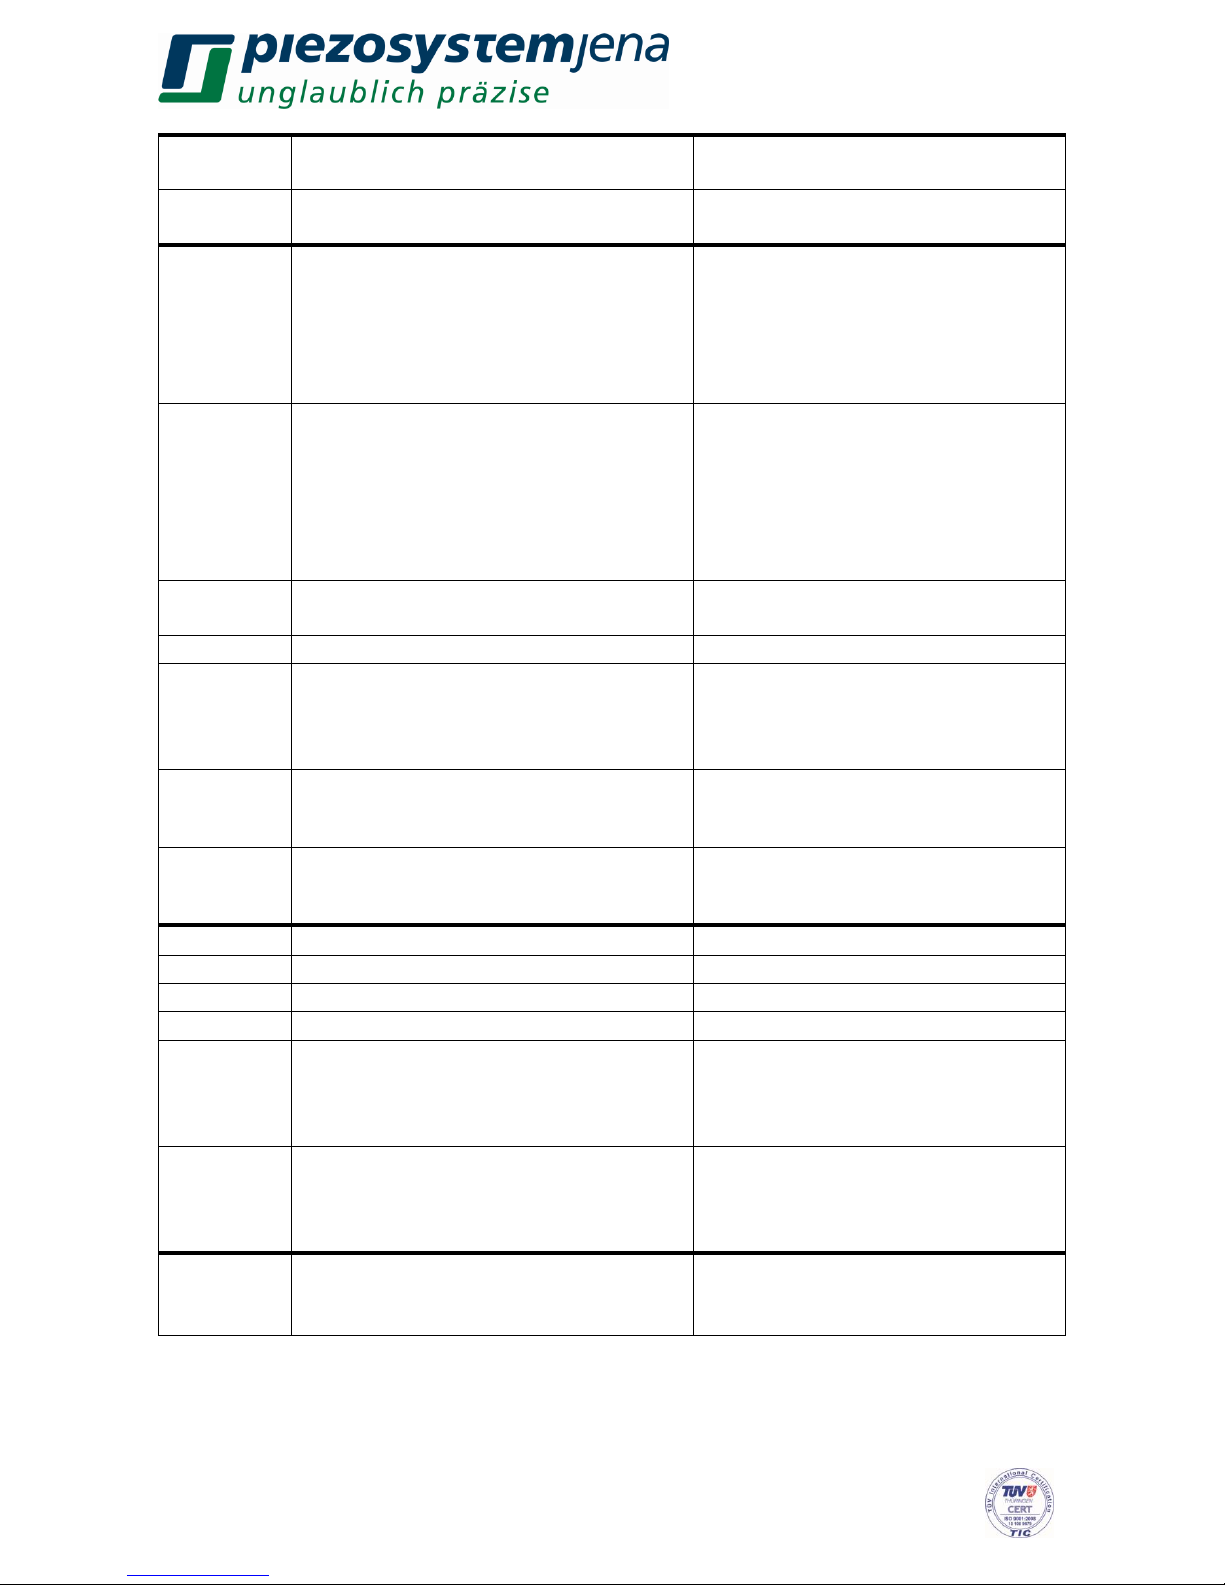
Verstärkerkanal bezogene Befehle:
<Befehl>,<Verstärkerkanal>,<Wert> Enter <Verstärkerkanal> = 0...5 (v.l.n.r.)
<Befehl>,<Verstärkerkanal> Enter ohne Werteingabe gibt den aktuell eingestellten Wert aus.
Befehl
Beschreibung
Wertebereich
stat
Statusabfrage
Register (siehe Tabelle 11)
mess
Positionswertabfrage *1
[μm]
ktemp
Temperaturabfrage Verstärker
[°C]
rohm
Betriebszeit des Aktors
seit Auslieferung
[min]
rgver
gibt die Versionsnummer des
Digitalreglers aus
N
setf
schaltet das Ausgabeformat für den
Messwert (mess) um
0= drei Nachkommastellen
1= wissenschaftliches Format
setg
schaltet das Ausgabeformat für alle
Gleitkommazahlen (außer mess) um
0= drei Nachkommastellen
1= wissenschaftliches Format
fenable
Aktorformatierung (Softstart) nach dem
Einschalten aktivieren
0= Aktorformatierung deaktiviert
1= Aktorformatierung aktiv
fbreak
Abbruch der Aktorformatierung
-
set
Wertevorgabe: Aktorspannung (ol)
Dehnung (cl)
-20...130.000 [V]
0...xxx.xxx [μm] (Maximalhub des
Aktors)
modon
Modulationseingang
ein- / ausschalten
0 = ausgeschaltet
1 = eingeschaltet
monsrc
Monitorausgang
(0 = default)
0 = Positionswert im geregelten
Betrieb
1 = Sollwert
2= Reglerausgangsspannung
3 = Regelabweichung mit Vorzeichen
4 = Betrag der Regelabweichung
5 = Aktorspannung
Page 31
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
31
6 = Positionswert im ungeregelten
Betrieb
cl
ungeregelt / geregelt
(open loop / closed loop)
0 = ungeregelt
1 = geregelt
sr
Anstiegsgeschwindigkeit
der Sollwertes (slew rate)
0.0000002...500.0 [V/ms], bezogen
auf Modulationsspannung (0...10V)
pcf
Skalierungsfaktor für Vorsteuerung (pre
control factor)
0..1 (0=aus, typisch: 0.75)
errlpf
fgrenz für Tiefpass Fehlersignal
1...10000 (typisch: 180) [Hz]
elpor
Ordnung für Tiefpass Fehlersignal
1…4, (typisch: 1)
kp
Proportional Anteil
0...999.0
ki
Integral Anteil
0...999.0
kd
Differential Anteil
0...999.0
tf
Filter für Differential Anteil
0..1 (default: 0, typisch: 0.01*kd)
notchon
Kerbfilter ein- / ausschalten
0 = ausgeschaltet
1 = eingeschaltet
notchf
Kerbfilter Kerbfrequenz
0...20000 [Hz]
notchb
Bandbreite (-3dB)
0...20000 (max. 2 * notch_fr) [Hz]
Ipon
Tiefpassfilter ein- / ausschalten
0 = ausgeschaltet
1 = eingeschaltet
Ipf
Tiefpass Schnittfrequenz
1...20000 [Hz]
sstd
Stellt werkseitig eingestellte
Standardwerte des Reglers wieder her
------
gfkt
interner Frequenzgenerator
(siehe auch Tabelle 12)
0 = ausgeschaltet
1 = Sinus
2 = Dreieck
3 = Rechteck
4 = Rauschen
5 = Wobbeln
gasin
Gen. Amplitude Sinus
0...100 [%]
gosin
Gen. Offset Sinus
0...100 [%]
gfsin
Gen. Frequenz Sinus
0.1...9999.9 [Hz]
gatri
Gen. Amplitude Dreieck
0...100 [%]
gotri
Gen. Offset Dreieck
0...100 [%]
gftri
Gen. Frequenz Dreieck
0.1...9999.9 [Hz]
gstri
Gen. Symmetrie Dreieck
0.1...99.9 [%] default = 50.0 %
garec
Gen. Amplitude Rechteck
0...100 [%]
gorec
Gen. Offset Rechteck
0...100 [%]
gfrec
Gen. Frequenz Rechteck
0.1...9999.9 [Hz]
gsrec
Gen. Symmetrie Rechteck
0.1...99.9 [%] default = 50.0 %
ganoi
Gen. Amplitude Rauschen
0...100 [%]
gonoi
Gen. Offset Rauschen
0...100 [%]
gaswe
Gen. Amplitude Wobbeln
0...100 [%]
goswe
Gen. Offset Wobbeln
0...100 [%]
gtswe
Gen. Wobbelzeit
0.4...800 [s]
sct
Scan Typ
0=Scanfunktion aus
1=Sinusscan (eine Periode)
2=Dreieckscan (eine Periode)
Page 32
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
32
3=Sinusscan (zwei Perioden)
4=Dreieckscan (zwei Perioden)
ss
Start Scan
ohne Parameter: Abfrage Scanstatus
1= startet scan
trgss
Triggererzeugung Wegposition Start
> 0,2% des Maximalhubes des Aktors
[µm] oder [mrad]
bis
< Maximalhub minus 0,2% des
Maximalhubes des Aktors [µm] oder
[mrad]
trgse
Triggererzeugung Wegposition Ende
> 0,2% des Maximalhubes des Aktors
[µm] oder [mrad]
bis
< Maximalhub minus 0,2% des
Maximalhubes des Aktors [µm] oder
[mrad]
jedoch größer als „Wegposition Start“
trgsi
Triggererzeugung Wegintervalle
Triggerintervalle in [µm] oder [mrad]
größer 0,05% des Wegbereiches CL
trglen
Länge der Triggerimpulse
n*20µs n=1...255
trgedge
Triggererzeugung Flanke
0= Triggererzeugung aus
1= Trigger nur auf steigender Flanke
2= Trigger nur auf fallender Flanke
3= Trigger auf beiden Flanken
trgsrc
Signalquelle für Triggererzeugung
0= Positionswert (Messwert, Istwert),
default
1=Sollwert
trgoffs
Offset für Tiggerpunkte
nur bei Triggerung auf den Sollwert
aktiv, in Aktoreinheiten [µm] bzw.
[mrad], default 0
reclen
Länge der Aufzeichnung in Samples
0..500000
recstride
Schrittweite n für die Aufzeichnung
1..1000 (Sampleintervall= n*20µs)
recrdptr
Startadresse für Auslesezeiger
0..500000
recstart
Startet den Datenrecorder
-
m
gibt Positionswert zurück, inkrementiert
Lesezeiger
m ohne Parameter : m,xxxx
m,1 : xxxx
m,0,n : Block der Länge n mit m,xxxx
m,1,n: Block der Länge n mit xxxx
u
gibt Spannungswert zurück, inkrementiert
Lesezeiger
u ohne Parameter : u,xxxx
u,1 : xxxx
u,0,n : Block der Länge n mit u,xxxx
u,1,n: Block der Länge n mit xxxx
bright
Helligkeit des TFT-Displays
0 – Display aus
..
10 – Display-Helligkeit maximal
Tabelle 10b: Kanal bezogene Befehle
Note *1: Die Einschübe EVDxxx senden alle 500ms einen aktuellen Messwert an die EDSx. Dieser
Wert wird über das Display und die Schnittstelle ausgegeben. Ein häufigeres Abfragen
dieses Wertes ändert die Aktualisierungsrate nicht. Bei Bewegungen des Aktors über
Page 33
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
33
dieser Frequenz kommt es zu Alias-Effekten, d.h. die ausgegebenen Werte zeigen nicht
mehr den realen Signalverlauf.
Beispiele einiger Kommandos:
Ein Aktor mit 80μm Dehnung im geregelten Betrieb soll mit Rechteckfrequenz eine
Sprungfunktion im geregelten Betrieb von 20μm auf 50μm ausführen. Der Aktor steckt am
Verstärkerkanal 2 --> Pos. 3 v.l.. Dabei soll er 50ms auf 20μm und 150ms auf 50μm verharren.
Die Reaktion des Messsystems soll am Monitorausgang sichtbar gemacht werden.
Befehle:
- cl,2,1 Enter Regelung Verstärker 2 einschalten
- gfkt,2,3 Enter Frequenzgenerator auf Rechteck
- gfrec,2,5 Enter Rechteckfrequenz = 1 / (50ms+150ms) = 5 Hz
- garec,2,37.5 Enter Rechteckamplitude = (50μm – 20μm) / 80μm * 100 % = 37.5 %
- gorec,2,25 Enter Rechteckamplitudenoffset = 20μm / 80μm * 100 % = 25 %
- gsrec,2,25 Enter Symmetrie des Rechteckes = 50ms / (50ms + 150ms) * 100% = 25%
- monsrc,2,0 Enter Monitorbuchse auf Positionswert setzen
Page 34
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
34
8.5.4 Statusregister
Das Statusregister ist ein 16bit Register, wobei die einzelnen Bits die verschiedenen Einstellungen
des Verstäkerkanals bzw. Aktors beschreiben. Abgefragt wird dieses Register mit dem stat Befehl.
Die Dezimalsumme der Bits ergibt den Wert des Statusregisters:
Bit
Binär
Beschreibung
Dezimal
0
20
0 - Aktor nicht angesteckt
1 - Aktor angesteckt
0
1
2,1
22, 21
0, 0 – Aktor ohne Messsystem
0, 1 – Dehnmessstreifen
1, 0 – kapazitives Messsystem
0
2
4
3
23
------
--
4
24
0 – geregeltes System
1 – ungeregeltes System
0
16
5
25
------
--
6
26
0 – Aktorsteuerspannung nicht freigegeben
1 – Aktorsteuerspannung freigegeben
0
64
7
27
0 – Regelung aus
1 – Regelung ein
0
128
8
28
------
--
11,10,9
211, 210,
29
0, 0, 0 – Generator aus
0, 0, 1 – Sinus ein
0, 1, 0 – Dreieck ein
0, 1, 1 – Rechteck ein
1, 0, 0 – Rauschen ein
1, 0, 1 – Wobbeln ein
0
512
1024
1536
2048
2560
12
212
0 – Kerbfilter aus
1 – Kerbfilter ein
0
4096
13
213
0 – Tiefpassfilter aus
1 – Tiefpassfilter ein
0
8192
14
214
------
--
15
215
------
--
Tabelle 11: Statusregister
Page 35
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
35
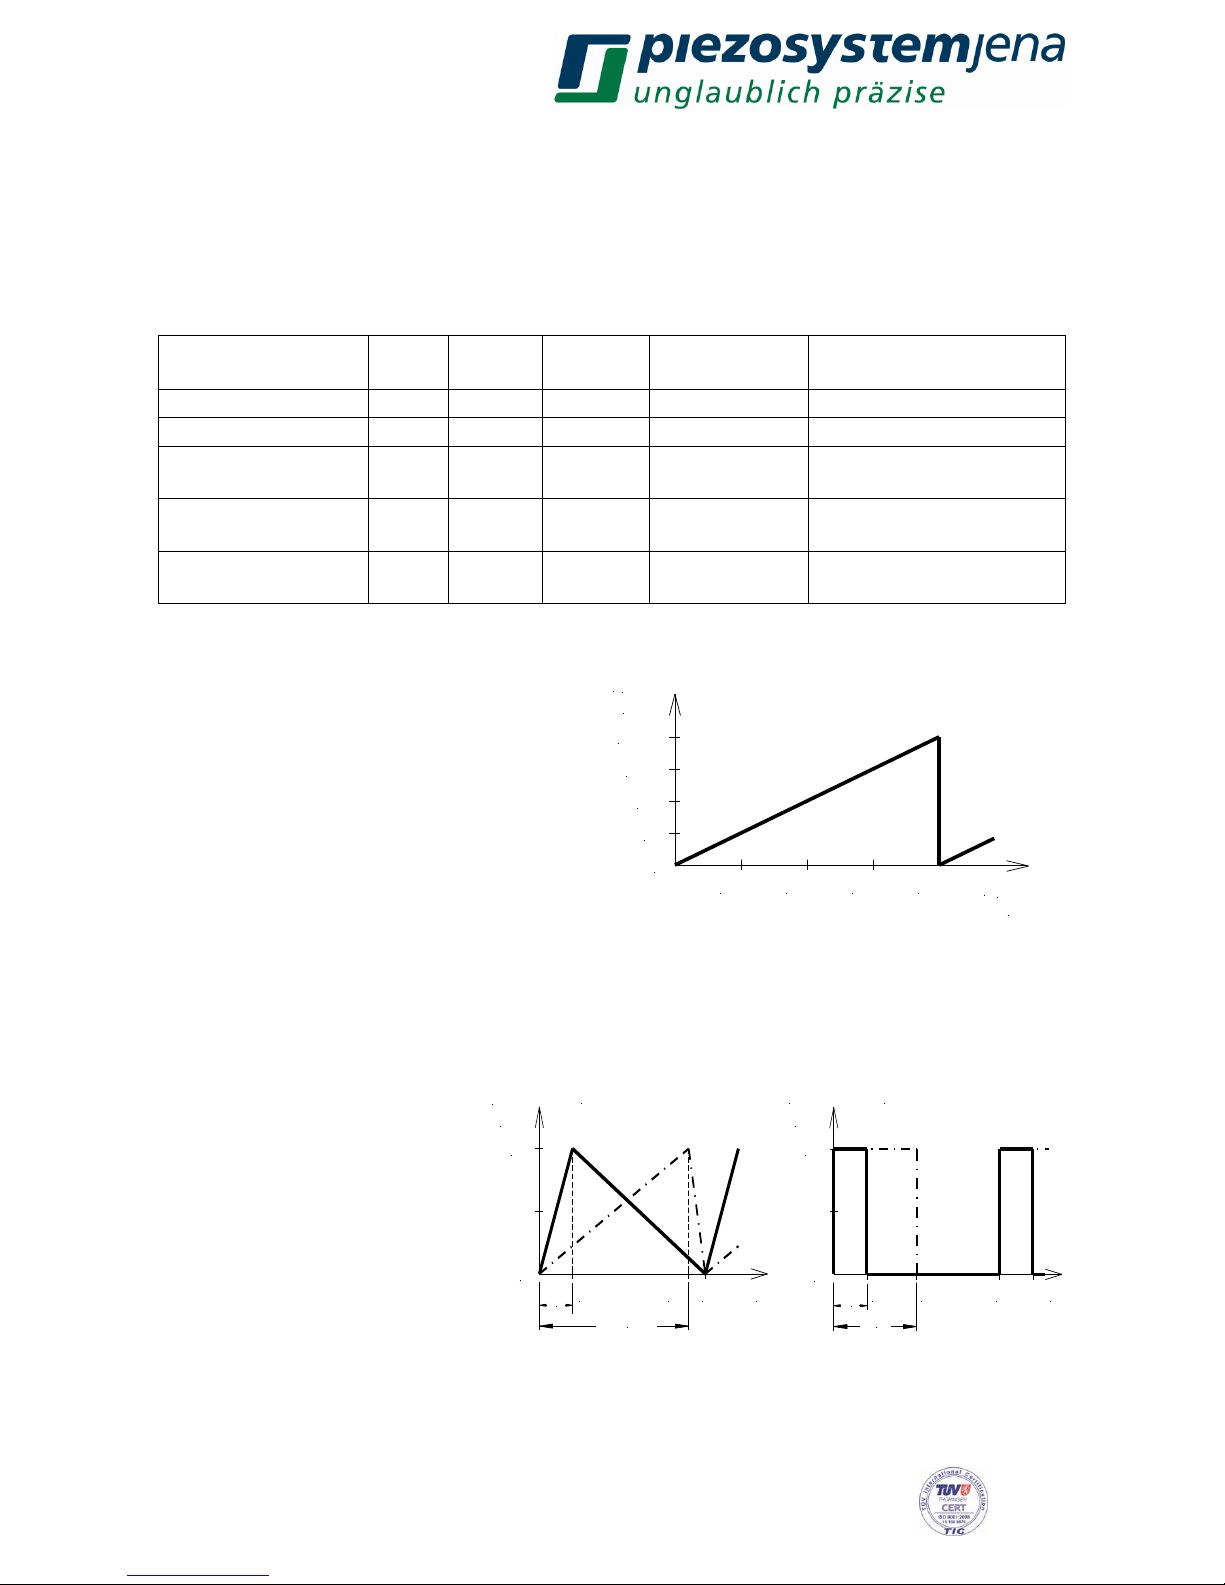
8.6 Funktionsgenerator
Jeder Verstärker EVDxxx ist mit einem eigenen programmierbaren Funktionsgenerator
ausgestattet, mit dem unter anderem Scanfunktionen realisiert werden können. Die
Programmierung erfolgt über o.g. Befehle. Folgende Funktionen sind realisierbar:
Funktionstyp
0 = aus
Sinus
1
Dreieck
2
Rechteck
3
Rauschen
4
Wobbeln
5
Amplitude 0...100%
√ √ √
√
√
Offset 0...100%
√ √ √
√
√
Frequenz
0,1...9999,9Hz
√ √ √
-
-
Wobbelzeit
0,4...800s/Dek
- - -
-
√
Symmetrie
0.1...99.9%
- √ √
-
-
Tabelle 12: Parameter Funktionsgenerator
t
4Tsw
f
10
100
1000
10000
sweep
[Hz]
1
3Tsw2Tsw1Tsw
sweep
[s]
Achtung: Während des Wobbelns dürfen keine Triggersignale ausgegeben werden (trgedge =0).
t1
T
Ampl.
[%]
0
100
20%
t2
z.B. 90 %
t
t1
T
Ampl.
[%]
0
100
20%
t2
t
50 %
Dreieckfunktion Rechteckfunktion
Die Symmetrie eines Signals
beschreibt im Fall der Dreieckfunktion das Verhältnis von
Anstiegszeit t zu Periodenzeit T.
Damit kann zwischen schnellem
Anstieg mit langsamen Abfall
und langsamen Anstieg mit
schnellem Abfall variiert
werden. Im Fall der Rechteckfunktion wird das Tastverhältnis
von High-Zeit zu Periodenzeit
beschrieben.
Die eingegebene Amplitude ist die SpitzeSpitze Amplitude. Die Wobbeltiefe ist fest auf
0,1Hz...10kHz (5 Dekaden) eingestellt. Dabei
erhöht sich die Frequenz logarithmisch. In
diesem Fall repräsentiert der Parameter
„Wobbelzeit“ die Dauer einer Dekade.
Achtung:
Die Sweepkurve kann nicht in Echtzeit
berechnet werden, sie wird beim Einschalten
des Sweep-Generators einmalig ermittelt und
im Speicher abgelegt. Dies kann je nach
gewähltem Parameter „gtswe" wenige
Sekunden dauern. Wird die Sweepdauer
verändert, so ist die Neuberechnung der
Werte durch Aus- und Einschalten der
Generatorfunktion (gfkt) zu initiieren.
Page 36
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
36
8.7 Ausgeben von Triggersignalen
Die Verwendung des Triggersignales ermöglicht es, bei Erreichen oder Überschreiten eines
vorgegebenen Wertes ein elektrisches Signal auszugeben. Die Triggerpunkte beziehen sich immer
auf den Messwert (Weg). Das Triggersignal ist Low-aktiv, d.h. eine H/L-Flanke zeigt das Erreichen
eines Triggerpunktes. Der Bereich, in dem Triggerpunkte generiert werden, wird mit trgss (untere
Position) und trgse (obere Position) bestimmt. Der Abstand der Triggerpunkte wird mit trgsi
(Intervall) bestimmt. Es ist möglich, den Trigger auf eine steigende (trgedge,Kanal,1), eine fallende
(trgedge,Kanal,2) oder beide Flanken (trgedge,Kanal,3) zu setzen, mit trgedge,Kanal,0 wird der
Trigger deaktiviert.
Die Maßeinheit für trgss, trgse, trgsi ist die aktorspezifische Einheit im geregelten Betrieb (z.B. µm
oder mrad), die Länge (Dauer) der Triggerimpulse ist als ganzzahliges Vielfaches von 20µs
(Standard 1*20µs) einstellbar. Es muss darauf geachtet werden, dass sich Triggerimpulse nicht
überschneiden, dazu ist ggf. die Dauer der Impulse auf Minimum (trglen,Kanal,1) zu setzen und
die Verfahrgeschwindigkeit des Aktors zu verringern.
Weiterhin muss sichergestellt werden, dass der von trgss und trgse eingegrenzte Bereich
vollständig durchlaufen wird (zuzüglich 0,2% des Gesamthubes), andernfalls werden keine
Triggerpunkte generiert, da kein Flankenwechsel erkannt wird. Die Punkte Triggerstart,
Triggerende und Triggerintervall sind so zu wählen, dass die Rechnung (TriggerendeTriggerstart)/Triggerintervall eine ganze Zahl n ohne Rest ergibt. Die Anzahl der ausgegebenen
Triggerpunkte ist dann n+1.
Achtung: Während der Betriebsart „Wobbeln“ (sweep) keine Ausgabe von Triggersignale
einstellen (trgedge=0).
Beispiel (trgedge=1..3):
Ein Aktor hat einen geregelten Hub von 80µm, Flanke =steigend (trgedge,Kanal,1) trgss,10 [µm]
trgse,30 [µm] trgsi=5 [µm], das heißt, die Triggerpunkte liegen bei 10, 15, 20, 25, 30µm. Nach
Erreichen der Position trgss (Messwert>=10µm) wird der Triggerimpuls gesetzt und der nächste
Triggerpunkt berechnet (15µm), der Trigger wird nach n * 20µs ausgeschalten, und es wird auf das
Erreichen der Position 15µm gewartet. Nach Erreichen dieser Position wird der Trigger wieder
gesetzt und erneut die nächste Position berechnet (20µm). Nach Erreichen von 30µm wird der
nächste Triggerpunkt auf 10µm gesetzt, der Trigger wird erst ausgelöst, wenn die Pos 10µm von
"unten", d.h. aus einer Position 10µm- (0,2% von 80µm) angefahren wird.
Erweiterte Triggerfunktionen (trgedge= 4 / 5 / 7):
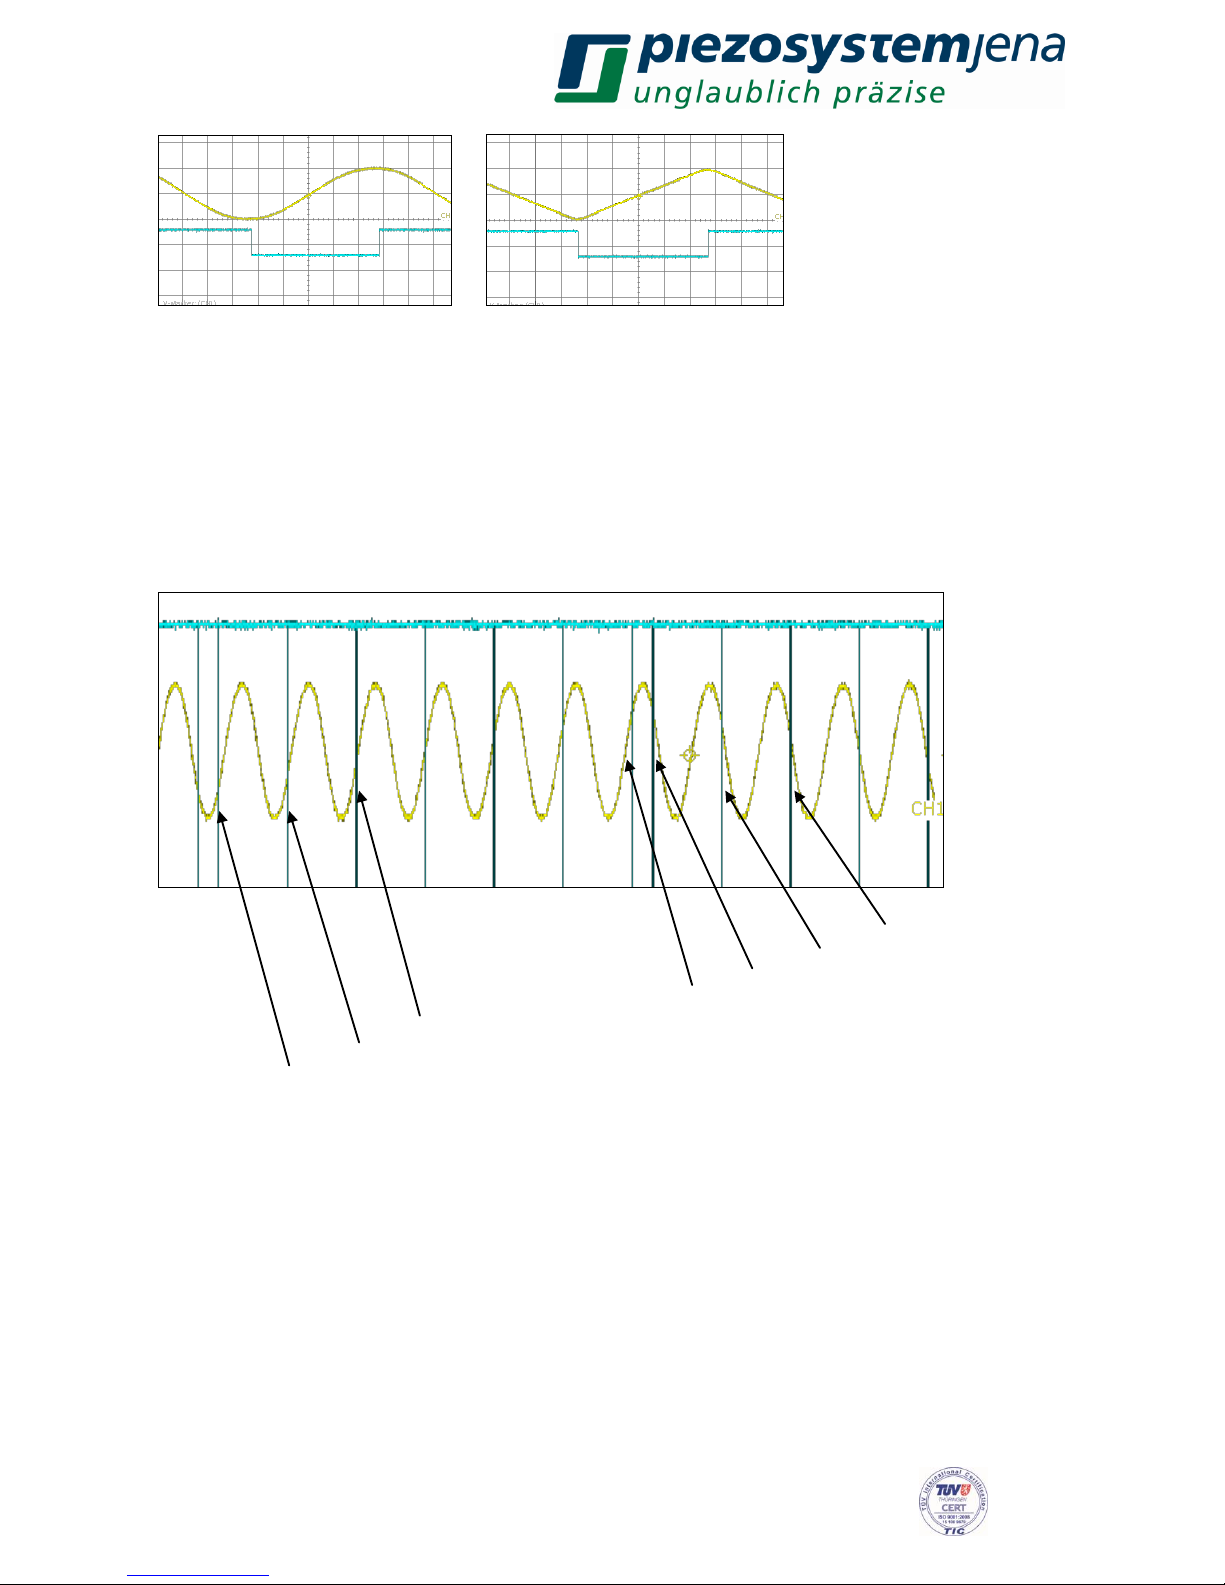
Die Funktion trgedge,Kanal,4 gibt einen Trigger bei jeder Bewegungsumkehr aus, bei
trgedge,Kanal,5 ist die Ausgabe gegenüber trgedge,Kanal,4 invertiert. Es werden keine Parameter
benötigt.
Abb: trgedge=,4
Page 37
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
37
Abb: trgedge=5
Funktion trgedge,7: es wird bei jeder Bewegungsumkehr ein kurzer Triggerimpuls der Länge
n*20µs ausgegeben (Parameter n: trglen).
Triggerfunktion „Wandertrigger“ (trgedge,6)
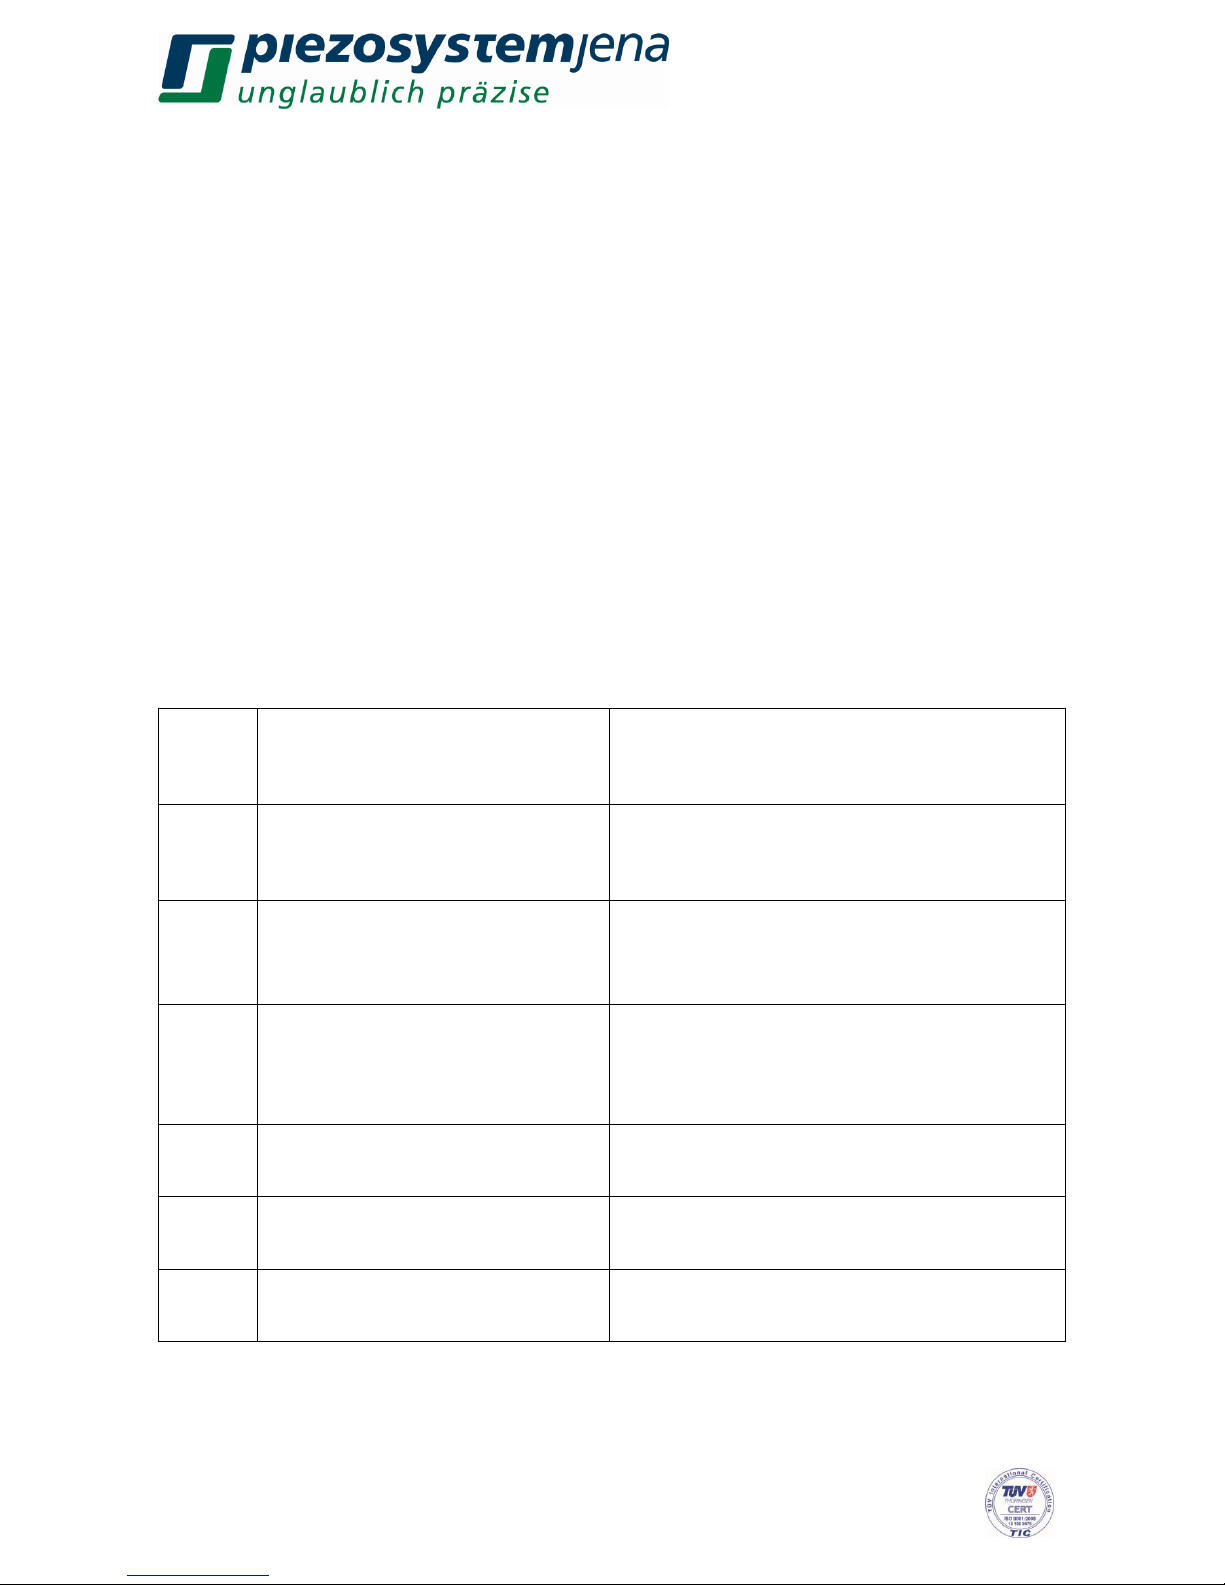
Diese Funktion wird mit trgss, trgse, trgsi und trglen parametrisiert. Es wird pro Periode nur ein
Trigger ausgegeben, dieser „wandert“ bei jeder Periode um das Triggerintervall (trgsi) weiter. Nach
Erreichen des Endwertes (trgse) „wandert“ er wieder zurück.
…
trgse-n*trgsi
trgse (Endpunkt)
trgse (Endpunkt)
Trigger bei trgss+n*trgsi (n=2)
Trigger bei trgss+n*trgsi (n=1)
Startpunkt (trgss)
Funktionsprinzip der Flankenerkennung:
Die Flankenerkennung funktioniert wie folgt:
Bei steigender Flanke wird immer der höchste Messwert (Weg) gemerkt. Sinkt der Messwert um
mehr als 0,2% des Weges unter den gemerkten Weg, so wird eine fallende Flanke erkannt.
Danach wird immer der kleinste Messwert (Weg) gespeichert.
Steigt jetzt der Messwert um mehr als 0,2% des Weges über den gespeicherten (kleinsten) Weg,
so wird wieder eine steigende Flanke erkannt.
Dieses Funktionsprinzip bedingt, dass der von trgss und trgse begrenzte Bereich immer über seine
Grenzen hinaus durchfahren wird (mindestens um +/- 0,2% des Weges).
Page 38
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
38
Tiggerung auf den Sollwert:
Bei sehr kleinen Triggerabständen (Größenordnung <=1/1000 des Aktorhubes) wird der Einfluss
des intern vorliegenden, elektrischen Rauschens des Positionsmesswertes relevant. Es kann zu
fehlerhaften Triggerausgaben kommen. Die ist z.B. daran zu erkennen, dass die Anzahl der
ausgegebenen Triggerimpulse nicht mit der erwarteten Anzahl übereinstimmt. Eine Lösung für
dieses Problem kann die Triggerung auf den Sollwert darstellen.
Hier werden folgende Umstände ausgenutzt:
Das reale Positionsrauschen am Aktor ist deutlich geringer als das intern elektrisch
vorliegende.
Der Sollwert ist (wenn digital vorgegeben bzw. intern erzeugt) quasi rauschfrei.
Die Triggersignale werden hier in Abhängigkeit des Sollwertes generiert. Es muss beachtet
werden, dass das System geregelt betrieben wird, um Differenzen zwischen Soll- und Istwert zu
minimieren. Weitern ist zu beachten, dass auch im geregelten Fall immer eine Differenz zwischen
Soll- und Istwert verbleiben (Folgefehler bzw. Schlepppfehler). Dieser ist abhängig von den
Parametern Verfahrgeschwindigkeit und Reglereinstellung. Wird eine Kurve mit konstanter
Geschwindigkeit gefahren, so ist der Folgefehler auch nahezu konstant. Zur einfachen Korrektur
der Triggerpunkte wurde der Parameter trgos (Triggeroffset) eingeführt. Wenn der Offset (trgos)
auf den Wert des Folgefehlers gesetzt wird, so wird die Ausgabe der Triggerpunkte um den
angegebenen Wert so verschoben, dass die Triggerpunkte mit dem realen Positionswerten
möglichst gut übereinstimmen. Der Wert für den Offset ist positiv, wenn der Positionswert dem
Sollwert nacheilt (Normalfall). Ist der Folgefehler nicht bekannt, so ist der Offset auf 0 zu setzen.
Bei Triggerung auf den Positionswert wird der Offset immer auf 0 gesetzt.
trgss
untere Triggerposition
Dieser Wert gibt die untere Position
an, ab der ein Triggersignal
ausgelöst wird.
[µm] bzw. [mrad]
trgse
obere Triggerposition
Dieser Wert gibt die obere Position
an, bis zu der ein Triggersignal
ausgelöst wird.
[µm] bzw. [mrad]
trgsi
Triggerintervall
Dieser Wert gibt die Intervallgröße
an, in der ab dem unteren Wegwert
ein Triggersignal ausgelöst wird.
[µm] bzw. [mrad]
trgedge
Triggerflanke
Dieser Wert gibt an, in welcher
Richtung eine Triggerschwelle
passiert werden muss, um ein
Triggersignal auszulösen.
(0=aus, 1=steigend, 2=fallend, 3=beide
Flanken)
trglen
Triggerlänge
Dieser Wert bestimmt die zeitliche
Länge des Triggersignales
(n*20µs n=1...255)
trgsrc
TriggerSource: Umschaltung
zwischen Triggerung auf den
Positionswert bzw. auf den Sollwert
0 = Positionswert (Meßwert)
1 = Sollwert
trgos
TriggerOffset: Verschiebung der
Triggerpunkte bei Triggerung auf
Sollwert
[µm] bzw. [mrad]
Tabelle 13: Parameter Trigger
Page 39
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
39
Hardware:
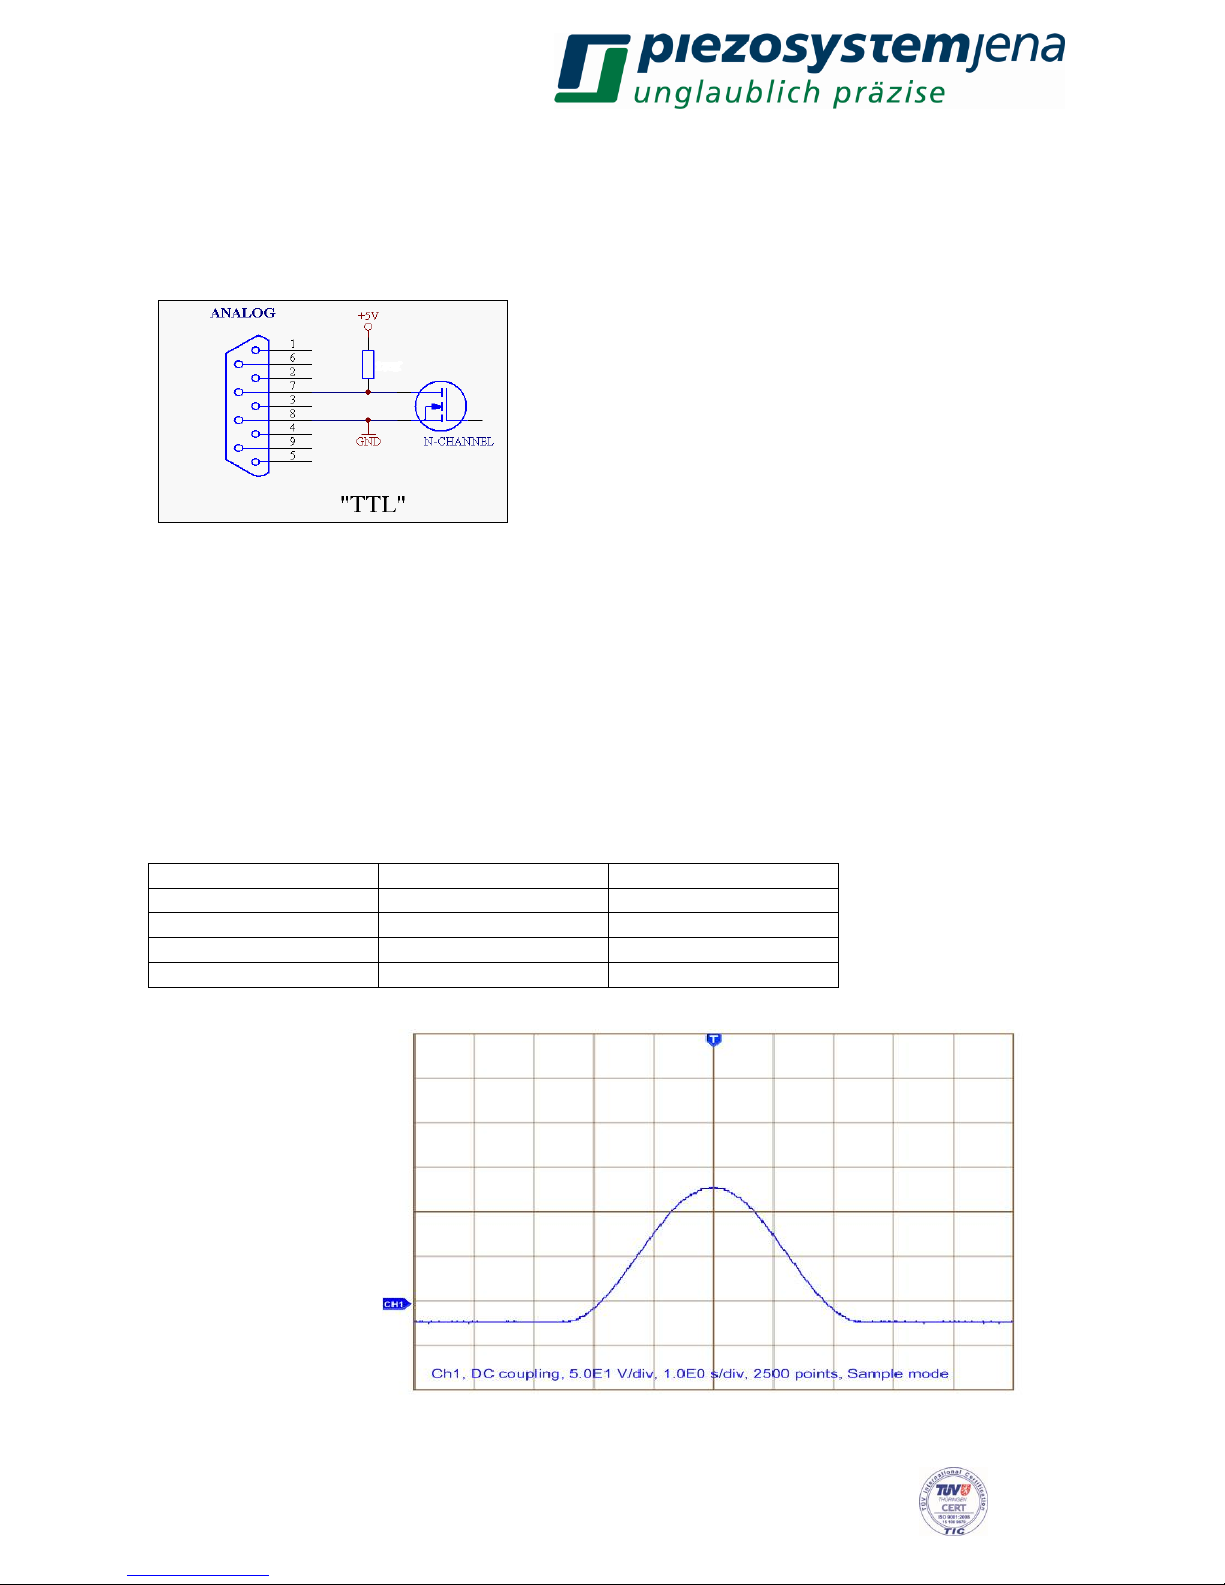
Die Triggersignale werden über die 9-polige D-Sub Buchse „ANALOG“ ausgegeben. Es werden
die Pins 7 und 8 verwendet.
Standardbestückung: TTL, Pull-up-Widerstand mit 240 Ohm
Abbildung: Belegung der Triggersignale auf der „ANALOG“-Buchse
8.8 Scanfunktion
Die Scanfunktion ermöglicht die Ausgabe genau einer Periode des Funktionsgenerators (Sinus
oder Dreieck). Dazu müssen zunächst die relevanten Funktionsparameter eingestellt werden
(Frequenz, Amplitude, Offset, ggf. Symmetrie), der Funktionsgenerator braucht jedoch nicht
aktiviert zu werden (gfkt,0). Um einen Scan auszuwählen, wird der Scantyp auf Sinus (sct,1) oder
Dreieck (sct,2) gesetzt. Der Scan wird mit „ss,1“ gestartet. Während eines Scans kann der Status
abgefragt werden mit „ss<CR>“. Die Antwort „ss,2“ bedeutet der Scan läuft noch, „ss,0“ bedeutet
der Scan ist abgeschlossen. Ein laufender Scan kann mit „ss,0<CR>“ abgebrochen werden.
Scantyp
Funktion
Anzahl der Perioden
1
Sinus
1
2
Dreieck
1 3 Sinus
2
4
Dreieck
2
Beispiel:
Sinusscan mit 100%
Amplitude, 0% Offset,
f=0,2Hz
gfsin,0.2 <CR>
gasin,100<CR>
gosin,0<CR>
Scan Typ: sct,1
Start Scan: ss,1
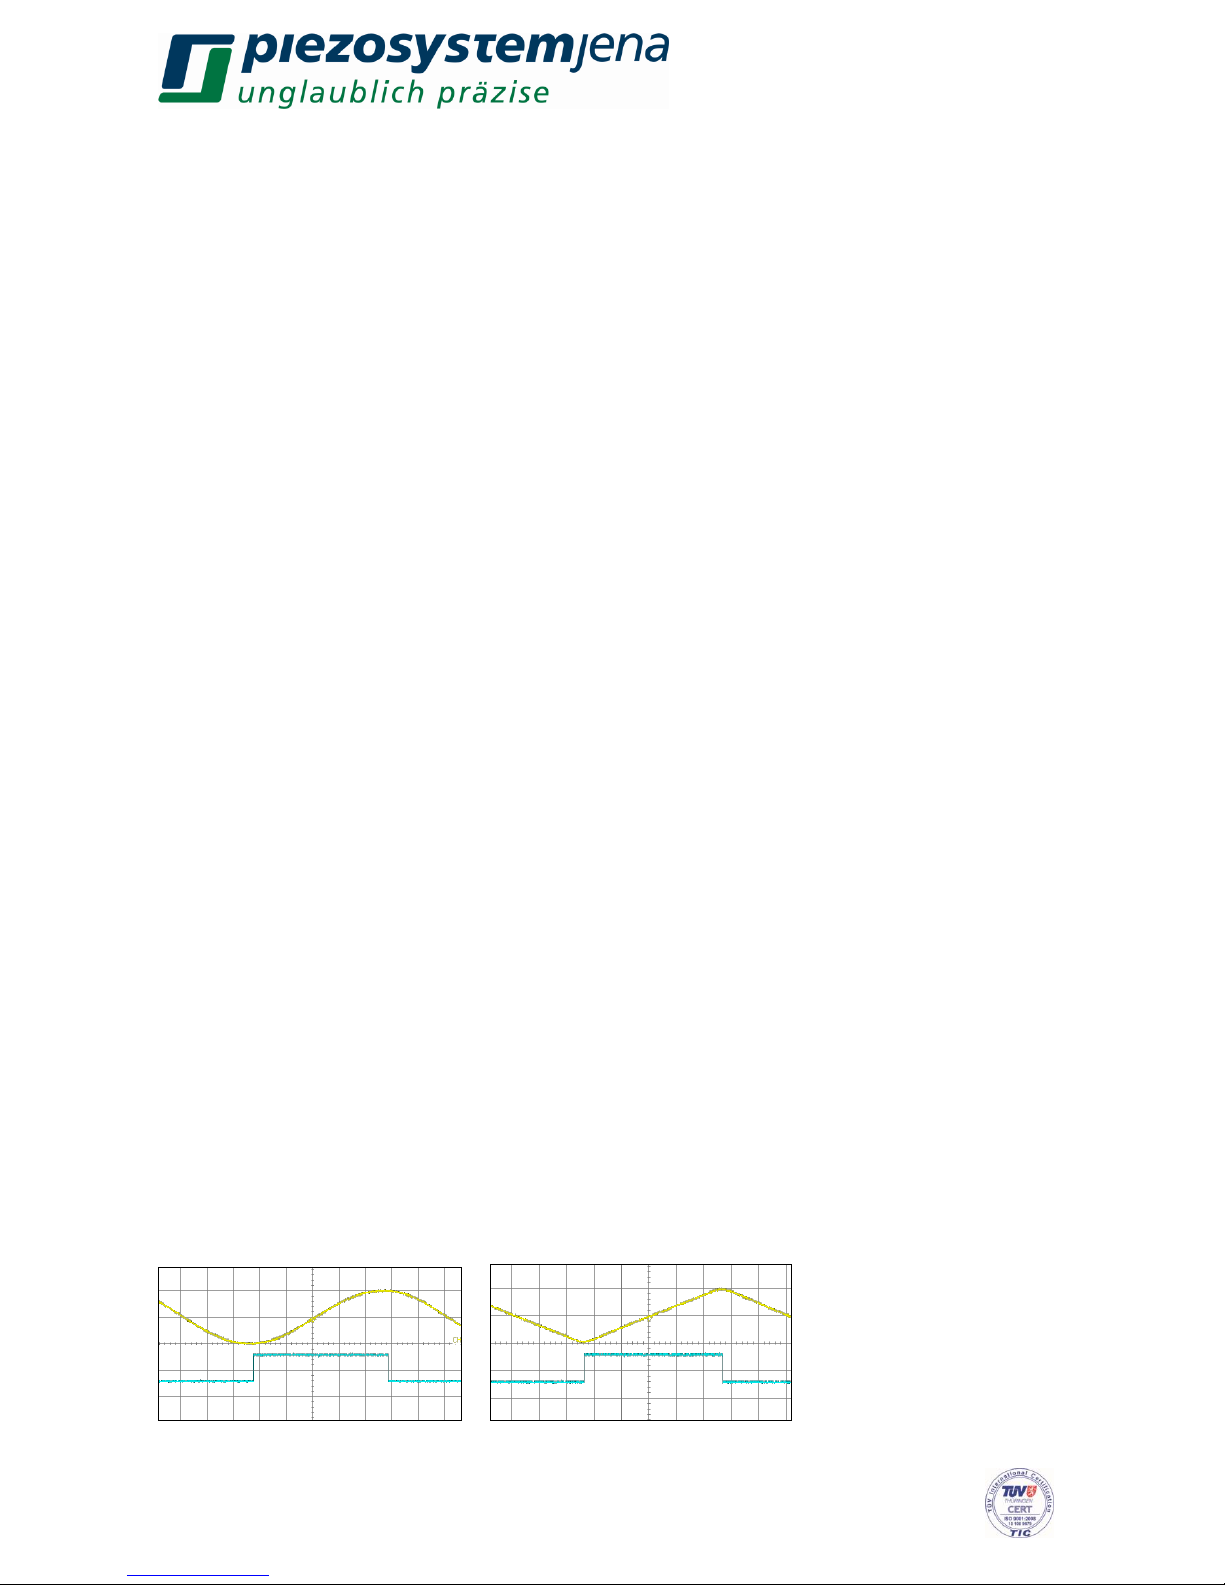
Abb.: Ausgangsspannung eines Sinusscan (open loop)
Page 40
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
40
Anwendung:
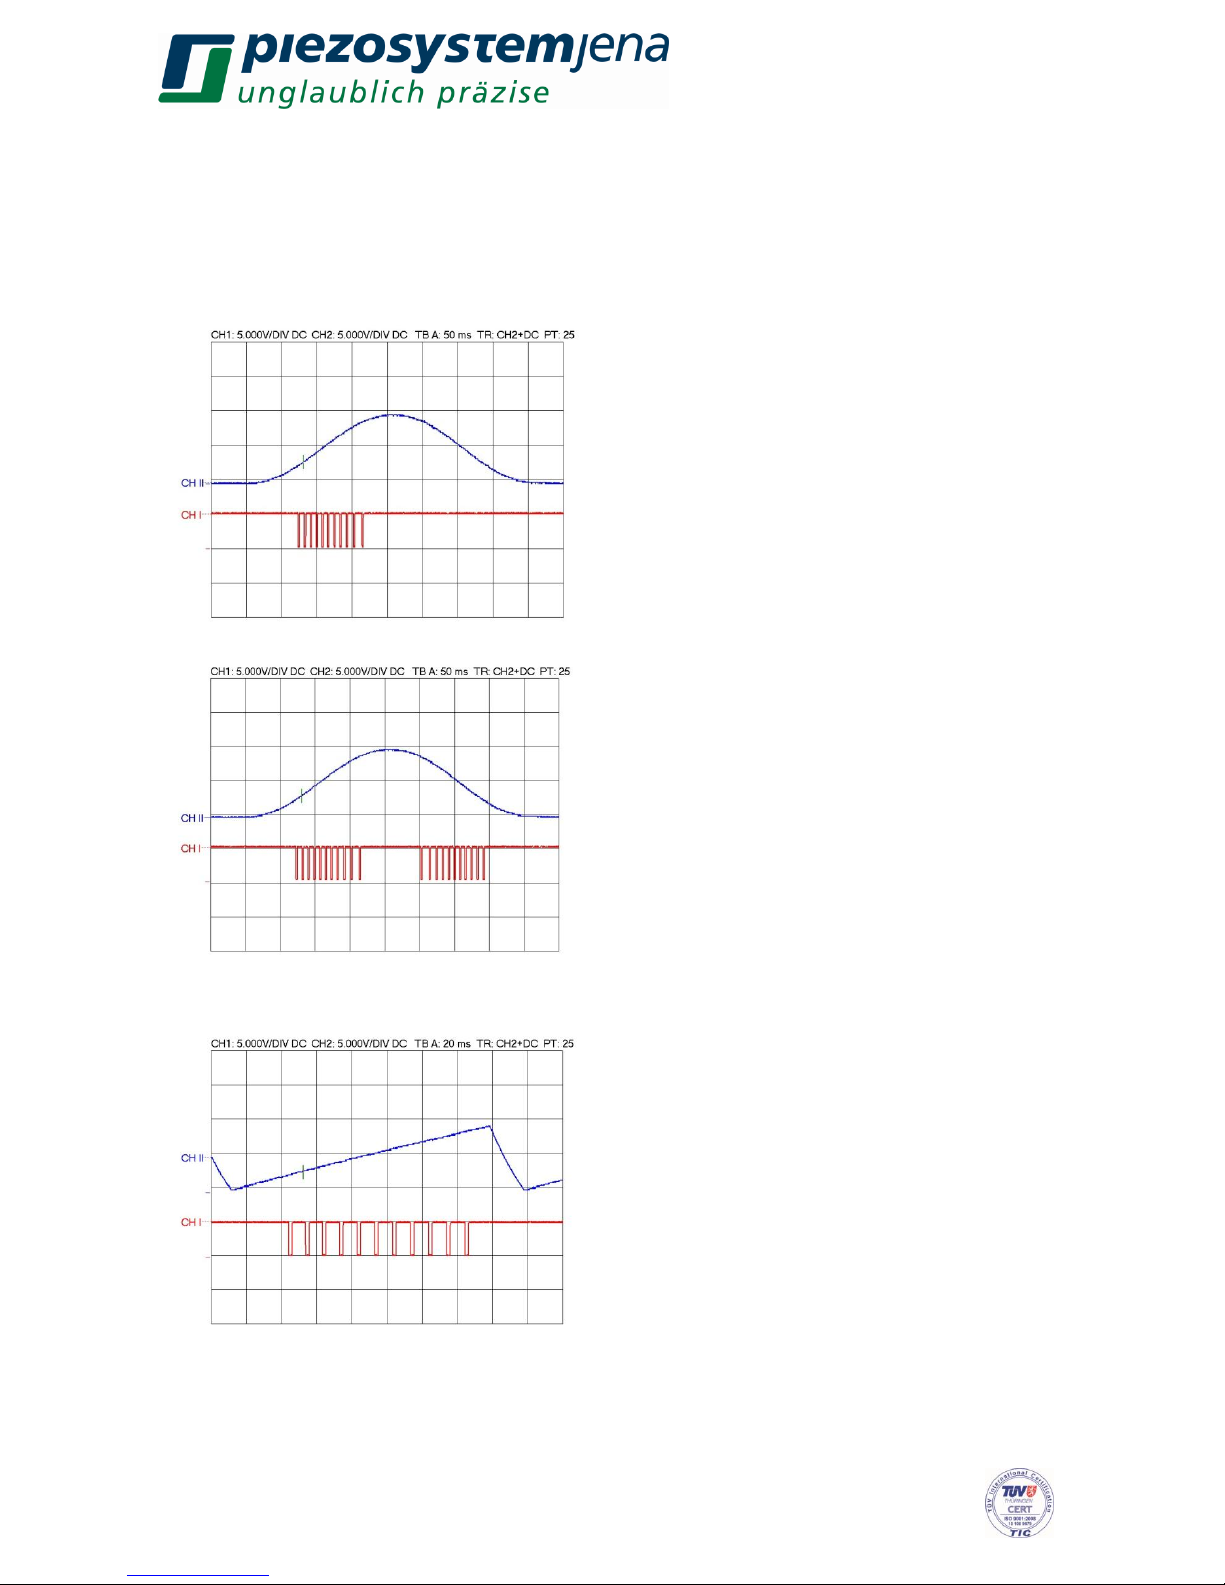
Die kombinierte Benutzung von Triggererzeugung und Scanfunktion erlaubt die hochgenaue
Abrasterung einer Probe. Durch die Verwendung einer Sinusfunktion werden
Beschleunigungskräfte (und damit Schwingungen) minimiert, durch die Triggererzeugung können
Aktionen in genau definierten Aktorpositionen ausgelöst werden.
Abb.: Sinusscan mit Triggerimpulsen auf der steigenden bzw. auf beiden Flanken
Abb.: Dreieckscan mit Triggerimpulsen auf der steigenden Flanke
Page 41
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
41
8.9 Datenrecorder
Zur genauen Analyse des Systemverhaltens steht dem Anwender ein zweikanaliger Datenrecorder
zur Verfügung. Es wird auf Kanal 1 das Positionssignal aufgezeichnet und auf Kanal 2 die
Aktorspannung. Die maximale Aufzeichnungslänge beträgt jeweils 500000 Werte. Diese Länge ist
für beide Kanäle gleich, sie wird mit dem Parameter reclen,[0..500000] festgelegt. Für langsame
bzw. mäßig schnelle Bewegungen ist es ausreichend, wenn die Samplefrequenz von max. 50kHz
reduziert wird und nur jeder n-te Wert aufgezeichnet wird. Dies wird mit dem Parameter recstride,n
eingestellt (n=1..1000). Die Aufzeichnungsdauer ergibt sich zu t= 20µs*reclen*recstride.
Der Datenrecorder kann auf mehrere Arten gestartet werden:
der set-Befehl: startet den Datenrecorder, läuft gerade eine Aufzeichnung, so wird sie
abgebrochen und neu gestartet
das Einschalten des Funktionsgenerators (gfkt,n mit n>0) startet den Recorder
das starten der Scan-Funktion (ss,1) startet den Recorder
das Kommando recstart,1 startet den Recorder (z.B. auch ohne dass eine Bewegung
stattfindet)
Die Aufzeichnung endet automatisch nach dem Erreichen der eingestellten Aufzeichnungslänge
(reclen). Das Auslesen des Datenrecorders kann unabhängig von der Aufzeichnung erfolgen, auch
während einer Aufzeichnung.
Auslesen des Datenrecorders:
Zum Auslesen des Datenrecorders dienen die Kommandos „m“ (Positionswert) und „u“
(Spannung).
Das Auslesen des Recorders kann von beliebiger Stelle an erfolgen, die Ausleseadresse wird mit
„recrdptr,n“ [n=0…499999] eingestellt. Danach kann mit „m“ bzw. „u“ ein Sample des Recorders
ausgelesen werden, der Adresszeiger wird intern automatisch inkrementiert, so dass ein weiteres
Kommando m bzw. u den nächsten Wert liefert. Wird von einem Kanal auf den anderen
gewechselt, so ist die Lese-Start-Position neu zu setzen.
Es stehen verschiedene Auslesemodi zur Verfügung. Wird das Kommando „m“ bzw. „u“ ohne
Parameter oder mit Parameter=0 gesendet, so entspricht die Antwort dem Format
„Kommando,Wert“. Wird mit Parameter=1 gesendet, so entspricht die Antwort dem Format „Wert“.
Wird ein weiterer Parameter=n angehängt, so gibt das Gerät einen Block mit n Werten zurück.
Ausgabe-Datenformat:
Um die Datenübertragung möglichst kurz zu gestalten, wurde eine datenreduzierte Übertagung mit
konstanter Datenlänge realisiert. Es werden counts im hexadezimal-Format im Wertebereich von
0..ffff (16bit) übertragen. Diese counts repräsentieren für den Positionssensor einen Wegbereich
von -30%...+130%, wobei 0..100% dem geregelten Wegbereich entspricht und ein Überschwingen
von +/-30% noch darstellbar ist.
30counts
65535
160
%Position
Für den Aktorspannungsbereich genügen -5%..105%,
wobei 0% -20V entspricht und 100% 130V entspricht. Der maximal darstellbare
Spannungsbereich wäre dann von -27,5V..137,5V.
Spannung [V] =
165V
65535
∗ counts − 27,5V
5,27counts
65535
165
Spannung V
Page 42
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
42
Eine Antwort auf das Kommando m sieht z.B. wie folgt aus: „m,b63a“.
Der Wert b63a
hex
entspricht 46650
dezimal,
das entspricht einer Position von 83,89% des geregelten
Hubes.
89,833046650
65535
160
%Position
Beispiel:
Es soll ein Sprung (ungeregelt, open loop) aufgezeichnet werden, mit einer Aufzeichnungsdauer
von 200ms, mit einem Sampleabstand von 100µs. Daraus resultiert eine Aufzeichnungslänge von
mindestens 2000 Samples (es kann auch länger aufgezeichnet werden, jedoch mindestens die
gewünschte Ausleselänge). Danach werden zuerst die Positionswerte ausgelesen, anschließend
der Aktorspannungsverlauf.
cl,0 // open loop
set,-10 // auf Initialspannung -10V stellen
etwas warten, bis Position erreicht ist (z.B. 0,5s)
recstride,5 // 5x20µs=100µs
reclen,2000 // 200ms/100µs=2000 Samples
set,110 // Sprung (in OL) auf 110V ausführen, Recorder startet automatisch
warten bis Sprung ausgeführt wurde
recrdptr,0 // rec_read_pointer (Leseadresse auf 0 stellen)
m // 1. Sample (Position) auslesen
m // 2. Sample (Position) auslesen
…
recrdptr,0 // rec_read_pointer (Leseadresse auf 0 stellen)
u // 1. Sample (Spannung) auslesen
u // 2. Sample (Spannung) auslesen
…
Beispiele für verschiedene Lesemodi:
u<CR> Antwort: u,Wert<CR>
u,0<CR> Antwort: u,Wert<CR>
u,1<CR> Antwort: Wert<CR>
u,0,3<CR> Antwort: u,Wert<CR> u,Wert<CR> u,Wert<CR>
u,1,4<CR> Antwort: Wert<CR> Wert<CR> Wert<CR> Wert<CR>
Page 43
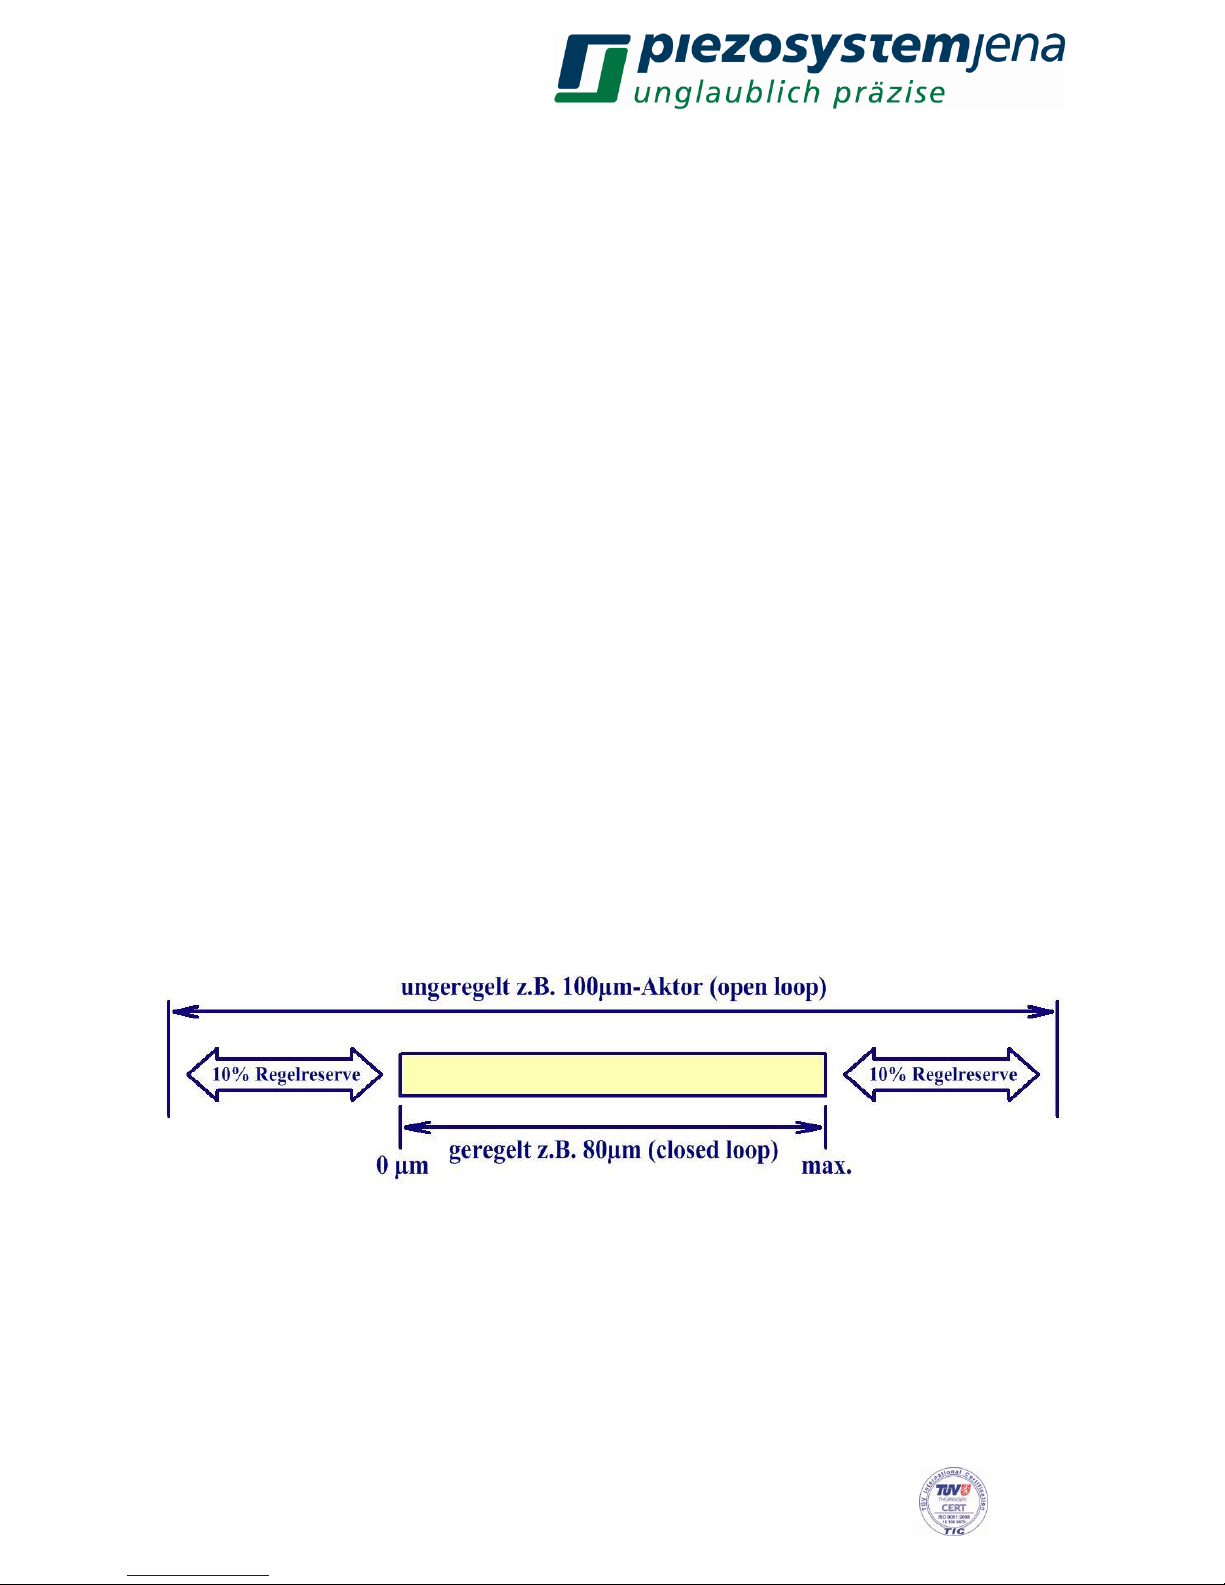
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
43
9 Bedienung
Der Aktor wird über den „PIEZO“-Stecker des EVDxxx angeschlossen. Das OFFSET
Potentiometer dient der statischen Einstellung der Ausgangsspannung (OFFSET). Hiermit kann
die Ruhelage des Aktors eingestellt werden. An die „ANALOG“-Buchse kann ein externes
Modulationssignal im Bereich von 0 bis +10V angelegt werden. Damit sind persönlich generierte
Bewegungsfunktionen realisierbar. Zur Vermeidung von Schäden am Piezoelement wird
empfohlen, vor dem Ein- bzw. Ausschalten des Gerätes die Modulationsspannung abzuschalten.
Nach dem Einschalten zeigt die READY LED des EDS-Moduls die Betriebsbereitschaft an und
beendet seinen Selbsttest mit der Anzeige „Hauptmenü“. Die vorhandenen Piezoverstärker
durchlaufen in den nächsten Sekunden eine Initialisierungssequenz. Dies wird durch Blinken der
UDL- und OVL-LED auf den EVDxxx-Modulen angezeigt. Während dieser Zeit übergeben alle
Verstärker ihre gespeicherten Kennwerte (DSP-Parameter) und die aus dem ID-Chip des
angeschlossenen Aktors gelesenen Aktorkennwerte an die EDS. Verstärker ohne
angeschlossenem Aktor blinken weiterhin und senden keine Signale an die EDS. Auf dem Display
werden die belegten Verstärkerkanäle 1...x (= Zeile 1...max. 6) angezeigt. Stecken z.B. in
Steckplatz 1, 2 und 3 (v. l. n. r.) Verstärkermodule, so zeigt die Anzeige in Zeile 1, 2 und 3 die
Aktornamen „X“ („Y“, „Z“...), „ol“ (open loop) und die Aktorausgangsspannung „-20,000 V“ an. Die
Steckplätze, in denen kein Verstärker steckt bzw. an dem kein Aktor angeschlossen ist, sind mit
Fragezeichen ausgefüllt.
Bei Nichtbetätigen des OFFSET Potentiometers befindet sich der Aktor unterhalb des
Regelbereiches am negativsten Punkt (linke Pos. s. Abb.3) des Gesamtstellbereiches (rechte Pos.
s. Abb.3). Wird anschließend in den geregelten Betriebsmodus durch Druck auf das OFFSET
Potentiometer umgeschaltet, bewegt sich der Aktor auf die Nullposition des Regelbereiches
(Position „0µm“). Der Aktor kann dabei in Abhängigkeit von der gerade eingestellten Position einen
Sprung ausführen, da der geregelte Stellbereich nur ungefähr 80% vom möglichen
Gesamtstellbereich beträgt. Wird das OFFSET Potentiometer anschließend in die rechte Endlage
gedreht, so wird der geregelte maximale Weg (Position „Max“) angefahren und angezeigt. Dieser
Weg ist von der Spezifikation des Aktors abhängig und kann je nach Aktortyp variieren.
Abbildung 3: ungeregelt / geregelt
Die gelbe OVL-LED zeigt Übersteuerung (overload), die gelbe UDL-LED Untersteuerung
(underload) an. Diesen Fall bitte vermeiden und das Gerät sofort ausschalten, wenn die Anzeige
durch Reduzierung des Steuersignals nicht erlischt. Überprüfen Sie in jedem Fall die mechanische
Ankopplung des Aktors an die Peripherie. Es liegt möglicherweise eine mechanische Blockierung
bzw. ein Anschlag des Aktors vor. Auch eine zu starke Belastung des Antriebes (hohes Gewicht
des Anbaues) führt dazu, dass er seine vorgegebene Position nicht erreicht. Lösen Sie den Aktor
von der Peripherie. Sind die LEDs erloschen, lag einer der o.g. Fehler vor.
Page 44
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
44
Die Aktorkalibrierung entspricht einer bestimmten Einbaulage. Die Änderung der
Einbaulage ohne neue Kalibrierung kann ebenfalls zu OVL oder UDL führen. Bitte vorab die
Einbaulage angeben.
10 Reglereinstellung
Sobald ein Piezoaktor von piezosystem jena an den Verstärker EVDxxx angesteckt ist, werden
die Aktor-spezifischen Kennwerte aus dem ID-Chip des Aktors ausgelesen. Der Digitale Signal
Prozessor (DSP) des Verstärkers wird mit diesen Parametern automatisch eingestellt. Diese
Kennwerte wurden im piezosystem jena-Labor ermittelt und gewährleisten eine sichere Funktion
des Piezoelementes.
Für Piezo-Aktoren ohne integriertes Messsystem gibt es keine kp-, ki- und kd- Reglerwerte, da ein
geregelter Betrieb in dieser Konfiguration nicht möglich ist. Die „closed loop“ Funktion ist
automatisch ausgeschaltet.
Um die Reglereigenschaften eines Aktors auf die spezielle Applikation anzupassen, geht man von
den voreingestellten Werten aus. Zuerst schaltet man den geregelten Betrieb durch Druck auf das
OFFSET Potentiometer des jeweiligen Kanals ein. Man verändert schrittweise immer einen
Parameter und überprüft das Ergebnis mit dem Oszilloskop an der Monitorbuchse des jeweiligen
Piezoverstärkers. Dabei ist im Menü „Analog I/O“ der Monitorausgang auf Umes/OL zu stellen.
Prinzipiell ist ein Parameter in kleinen Schritten zu ändern und je nach Reaktion des Elementes die
Schrittweite zu erhöhen. Kommt es zum Aufschwingen, dann bitte sofort die Regelung durch Druck
auf das OFFSET Potentiometer des betreffenden Verstärkers ausschalten und die Werteänderung
rückgängig machen!
Zuerst überprüft man die Funktion des Kerbfilters. Der Kerbfilter ist werkseitig ausgestellt. Hat die
momentane Applikation ein anderes Gewicht oder sind spezielle Anbauten vorhanden, ändert sich
die Resonanzfrequenz des Gesamtsystems (größere Masse = niedrigere Resonanzfrequenz). Die
Werte des Kerbfilters sind über das Auswahlmenü Anstieg/Filter erreichbar. Bei Filtertyp ist
Notch (Kerbfilter) auszuwählen.
Die Wobbelfunktion des internen Funktionsgenerators kann zur Ermittlung der Hauptresonanz
genutzt werden. Dazu wählt man im Auswahlmenü des Aktors den Punkt Funktionsgenerator
mit der Funktion Wobbeln aus. Die Amplitude stellt man auf 5%, die Offset auf 0% und die
Wobbelzeit auf 1 (1 s/Dekade). Den Piezoverstärker stellt man auf ungeregelt (OL/CL-LED am
Verstärker leuchtet grün). Mit Hilfe des MOD/MON-Kabels (Stecker MON) verbindet man das
Oszilloskop mit der „ANALOG“ Buchse des Verstärkers. Am Oszilloskop sind folgende
Einstellungen vorzunehmen: Speicherbetrieb, Zeitbasis = 0,5s/cm und Eingangsspannung =
0,1V/cm. Das Bild zeigt die Übertragungsfunktion des Aktorsystems gemessen mit dem
integrierten Messsystem. Bevor die Hüllkurve ausklingt, gibt es eine Stelle, an der die Amplitude
bis auf 0V zusammenbricht und wieder ansteigt. Das ist die Kerbfrequenz (notch frequency). Bei
der Resonanzfrequenz überhöht die Hüllkurve stark. Jetzt muss die passende Frequenz eingestellt
werden, bis die Kerbe an der Stelle ist, wo die Überhöhung war. Bei Verwendung des Kerbfilters
kann ein erhöhtes Positionsrauschen auftreten.
Den richtigen ki-Wert (Nachstellzeit) ermittelt man wie folgt:
Im Menü Funktionsgenerator stellt man auf Rechteck 1Hz, Amplitude ca. 50% (oder
entsprechend der späteren Applikation) und Offset 25%. Der Monitorausgang wird auf Umes/CL
eingestellt. Am Oszilloskop sind folgende Einstellungen vorzunehmen: Speicherbetrieb, Zeitbasis =
0,05s/cm und Eingangsspannung = 1V/cm. Am Verstärker ist durch Druck auf das OFFSET
Potentiometer der Regler einzuschalten (closed loop). Die OL/CL-LED leuchtet gelb. Das Bild am
Oszilloskop zeigt die Sprungfunktion des Aktorsystems gemessen mit dem integrierten
Messsystem. Ist die Anstiegsgeschwindigkeit zu gering, kann man dies durch Erhöhung des ki-
Page 45
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
45
Wertes im Menü Digitalregler ändern. Das Überschwingen nach dem Anstieg der Kurve sollte auf
<1% des Gesamtsprunges eingestellt werden.
Bei diesen Einstellungen kann es zum Aufschwingen des gesamten Systems kommen.
Sofort ist die Regelung durch Druck auf das OFFSET Potentiometer des betreffenden
Verstärkers auszuschalten und die Werteänderung rückgängig zu machen! Im Zweifelsfall
sind die Standardwerte neu zu laden. Längerer Betrieb in Resonanz kann den Aktor
zerstören!
Jetzt kann man versuchen, die Anstiegsgeschwindigkeit im Menü Anstieg/Filter zu erhöhen,
solange kein Aufschwingen bzw. größeres Überschwingen auftritt.
Mit dem Filtertyp Tpass kann die Einschwingkurve beruhigt werden (Tpass reduzieren =
Einschwingen ruhiger). Jedoch vergrößert eine niedrige Tiefpassfrequenz die Zeitverzögerung
zwischen Soll- und Positionswert.
11 Fehlersuche
Bei Nicht- oder Fehlfunktion des Gerätes trotz scheinbar intakter Anzeigen kontrollieren Sie bitte
die Kabel auf Beschädigung oder Kurzschlüsse. Starke Zugbelastungen an den Steckern können
zu Unterbrechungen führen.
Fehler
Mögliche Abhilfe
keine Reaktion beim
Einschalten
Überprüfen Sie die Spannungszuführung an der
Geräterückseite. Ist der Netzhauptschalter eingeschaltet (dieser
befindet sich an der Rückseite des Gerätes)?
Zwischen Netzbuchse und Netzschalter befinden sich 2
Sicherungen, die überprüft werden sollten. Im Falle eines
Defekts bitte nur Sicherungen gleichen Wertes und Typs
einsetzen!
UDL/OVL-LEDs blinken
Überprüfen Sie, ob der Aktor richtig angesteckt und die
Verriegelungsschrauben des SUB-D Steckers angezogen sind.
Kontrollieren Sie bitte die Kabel auf Beschädigung oder
Kurzschlüsse.
UDL/OVL-LEDs im
geregelten Betrieb
(closed loop) leuchten auf
Überprüfen Sie die mechanische Ankopplung des Aktors an die
Peripherie. Es liegt möglicherweise eine mechanische
Blockierung bzw. ein Anschlag des Aktors vor. Auch eine zu
starke Belastung des Antriebes führt dazu, dass er seine
vorgegebene Position nicht erreicht.
Lösen Sie den Aktor von der Peripherie. Sind die LEDs
erloschen, lag einer der o.g. Fehler vor.
Hinweis Einbaulage: Hängenden Aufbauten bzw. Aktoren upside
down können ebenfalls Probleme verursachen
Aktor schwingt bei closed
loop in Resonanzfrequenz
Reglereinstellungen überprüfen, ki reduzieren, kd reduzieren
zurückgelesene Messwerte
differieren um festen Betrag
von digitaler Sollwertvorgabe
Schalten Sie den analogen Modulationseingang ab mit dem
Befehl modon,x,0 (siehe 8.5.3 Befehlssatz). Dieser kann
eventuell Störungen oder eine Sollwert-Offset verursachen.
Aktor bewegt sich nicht trotz
analoger Modulation über
den MOD-Eingang
Schalten Sie den analogen Modulationseingang ein mit dem
Befehl modon,x,1 (siehe 8.5.3 Befehlssatz).
Angezeigte Werte bzw. über
die Schnittstelle ausgegebene Werte entsprechen nicht
dem Signalverlauf
Es treten eventuell Alias-Effekte auf: wenn die Ausleserate
geringer ist als die halbe Arbeitsfrequenz (Unterabtastung),
treten Alias-Effekte auf. Diese wirken sich nur auf die Anzeige
aus, nicht auf das reale System.
Tabelle 14: Fehler
Page 46
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
46
11.1 Fehlerregister
Das Fehlerregister ist ein 16bit Register, wobei die einzelnen Bits die verschiedenen Fehler beim
Betrieb des d-Drive beschreiben. Wenn ein Fehler auftritt, ändert sich das Fehlerregister und es
wird automatisch eine Fehlermeldung über die Schnittstelle zum Computer gesendet:
„?ERR,Kanal,Fehler“ CR LF.
Die Dezimalsumme der Bits ergibt den Fehler-Wert:
Bit
Beschreibung
Dezimal
0
I²C Fehler 0 – kein Fehler
1 – I²C Fehler
0
1
1
------
--
2
Temperatur 0 – kein Fehler
1 – Temp. außerhalb des Bereiches
0
4
3
OVL 0 – kein Fehler
1 – Übersteuerung in CL
0
8
4
UDL 0 – kein Fehler
1 – Untersteuerung in CL
0
16
5 – 15
------
--
Tabelle 15: Fehlerregister
Das Gerät wird vor der Auslieferung kalibriert. Die Aktoren mit integriertem Messsystem sind
kalibriert und besitzen zusätzlich einen ID-Chip, in dem alle aktorspezifischen Werte abgespeichert
sind. Diese werden beim Einschalten an den jeweiligen Verstärker übergeben (plug & play).
Zur Durchführung hochgenauer Verstellungen im sub-μm Bereich ist es sinnvoll, das Gerät ca.
2 Stunden vor der Messung in Betrieb zu nehmen. Erst nach dieser Zeit haben sich stabile
Temperaturverhältnisse eingestellt. Die höchste Auflösung und Genauigkeit ist mit der digitalen
Sollwertvorgabe erreichbar. Aus diesem Grund sollte der analoge Modulationseingang deaktiviert
werden, wenn dieser nicht benutzt wird.
Vorteilhaft für präzise Positionieraufgaben wirkt sich eine konstante Umgebungstemperatur aus.
Bedenken Sie, dass Temperaturänderungen von ΔT = 5K bei Stahl mit einer Länge von 20cm eine
Längenänderung von ca. 13μm hervorrufen. In unserer "Piezofibel" sind die grundlegenden
Eigenschaften von Piezo-Aktoren ausführlich beschrieben. Zusätzliche Informationen finden Sie in
unserem Hauptkatalog. Für weitere Informationen stehen wir Ihnen gern zur Verfügung. Das
Gerätekonzept erlaubt dem Kunden individuelle Anpassungen des Systems bezüglich der
technischen Eckwerte wie z.B. Regelparameter. Um Möglichkeiten für Ihr spezielles Problem zu
finden, kontaktieren Sie bitte unseren technischen Service.
Page 47
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
47
12 Ihre Notizen
Page 48
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
48
Table of contents
1 introduction ...................................................................................................................... 49
2 certification of piezosystem jena ..................................................................................... 49
3 declaration of conformity ................................................................................................. 49
4 purchased part package ................................................................................................. 50
5 instructions for using piezoelectric elements and power supplies ................................. 50
6 safety instructions ........................................................................................................... 51
6.1 installation, power supply ................................................................................................ 52
6.2 operation.......................................................................................................................... 52
6.3 maintenance and inspection ........................................................................................... 53
6.4 environmental conditions ................................................................................................ 53
7 instructions for checking the function of the system / quick start ................................... 53
8 how to operate the digital system d-Drive® .................................................................... 54
8.1 common introduction ....................................................................................................... 54
8.2 system housing 84TE with power supply ....................................................................... 55
8.2.1 function ............................................................................................................................ 55
8.2.2 technical data system housings ...................................................................................... 55
8.3 power amplifier EVD50, EVD125, EVD300 .................................................................... 56
8.3.1 function ............................................................................................................................ 56
8.3.2 MOD/MON ....................................................................................................................... 59
8.3.3 pinning ............................................................................................................................. 61
8.3.4 technical data EVDxxx .................................................................................................... 62
8.4 interface EDS1, EDS2..................................................................................................... 63
8.4.1 function EDS2 ................................................................................................................. 63
8.4.2 menus EDS2 ................................................................................................................... 64
8.4.3 pinning EDSx ................................................................................................................... 65
8.4.4 technical data EDSx ........................................................................................................ 66
8.5 communication & commands .......................................................................................... 66
8.5.1 communication via RS232 .............................................................................................. 66
8.5.2 driver installation of USB interface .................................................................................. 67
8.5.3 commands ....................................................................................................................... 73
8.5.4 status register .................................................................................................................. 77
8.6 function generator ........................................................................................................... 77
8.7 output of trigger signals ................................................................................................... 78
8.8 scan function ................................................................................................................... 81
8.9 data recorder ................................................................................................................... 83
9 handling ........................................................................................................................... 85
10 controller adjustment ....................................................................................................... 86
11 troubleshooting ................................................................................................................ 87
11.1 error register .................................................................................................................... 88
12 your notes ........................................................................................................................ 89
Page 49
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
49
This instruction manual includes important information about using piezo
actuators. Please take the time to read this information. Piezo positioning
systems are mechanical systems that offer the highest precision. Correct
handling guarantees the maintenance of this precision over a long period of
time.
1 introduction
This manual describes the d-Drive® piezo digital system from piezosystem jena. You will also
find additional information regarding piezoelectric products.
Definition: All systems from piezosystem jena, such as electronics, actuators and optical
systems, are called “units”.
If you have any problems please contact the manufacturer of the system: piezosystem jena,
Stockholmer Strasse 12, 07747 Jena. Phone: +49 36 41 66 88-0
2 certification of piezosystem jena
The company, piezosystem jena GmbH, has worked according to a
DIN EN ISO 9001 certified quality management system since 1999. Its
effectiveness is verified and proven by periodic audits by the TÜV.
3 declaration of conformity
The CE Declaration of Conformity is available on our website www.piezosystem.com.
Page 50
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
50
4 purchased part package
Please check the completeness of the delivery after receiving the shipment:
d-Drive® digital system
power cord
RS232 cable
USB cable
instruction manual
CD-ROM with driver, software, and instruction manual
5 instructions for using piezoelectric elements and power supplies
Piezoelectric actuators from piezosystem jena are controlled by voltages of up to 150 V.
These values can be quite hazardous. Therefore, read the installation instructions carefully
and ensure that only authorized personnel handle the power supply.
After transportation, piezoelectric actuators should be allowed to adapt to room temperature
for approximately 2 hours before being switched on.
Piezoelectric actuators are made from ceramic materials with and without metallic casings.
The piezo-ceramic is a relatively brittle material. This should be noted when handling
piezoelectric actuators. All piezo elements are sensitive to bending or shock forces.
Due to the piezoelectric effect, piezo actuators can generate electrical charges by changing
the mechanical load or the temperature, or by such actions as those described above.
Piezoelectric actuators are able to work under high compressive forces. Only actuators with
a pre-load can be used under tensile loads (these tensile forces must be less then the preload, given in the data sheet). Please note that the acceleration of the ceramic material
(e.g., caused by fall down, discharging, or high dynamic application) will occur.
After excitation of the actuators by a voltage in the upper control range, the ceramic will
move and generate an opposite high voltage after disconnection.
Heating of the ceramic material will occur during dynamic operation and is caused by
structure conditional loss processes. This may cause failure if the temperature exceeds the
specified values cited below. With increasing temperature, up to the Curie temperature TC
(usual values approx. 140°C - 250°C), the piezoelectric effect disappears. We recommend
working in temperatures up to TC/2 (normally up to 80°C).
Piezoelectric actuators, such as stacks or other devices, work electrically as a capacitor.
These elements are able to store electrical energy over a long period of time (up to some
days) and the stored energy may be dangerous.
If the actuator remains connected to the drive electronics, it will be unloaded within a
second after shutdown and quickly reaches harmless voltage values.
Piezo actuators can only generate voltages by warming or cooling (caused by the
longitudinal change). The discharge potential should not be ignored due to the inner
capacitance. This effect is insignificant at room temperature.
Piezo actuators from piezosystem jena are adjusted and glued. Any opening of the unit
will cause misalignment or possible malfunction, and will result in the invalidation of the
guarantee.
Please only use original parts from piezosystem jena.
Please contact piezosystem jena, or your local representative, if there are any problems
with your actuator or power supply.
Caution!
Shock forces may damage the built-in ceramic elements. Please avoid such forces, and
handle the units with care, otherwise the guarantee will become invalid.
Page 51
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
51
6 safety instructions
Icons:
RISK OF ELECTRIC SHOCK! Indicates that a risk of electric shock is present and the
associated warning should be observed.
CAUTION! REFER TO OPERATOR´S MANUAL – Refer to your operator’s manual for
additional information, such as important operating and maintenance instructions.
RISK OF ELECTRIC SHOCK!
Do not open the units! There are no user serviceable parts inside and opening or removing
covers may expose you to dangerous shock hazards or other risks. Refer all servicing to
qualified service personnel.
Do not spill any liquids into the cabinet or use the units near water.
CAUTION!
Allow adequate ventilation around the units so that heat can properly dissipate. Do not
block ventilated openings or place the units near a radiator, oven, or other heat sources. Do
not put anything on top of the units except those that are designed for that purpose (e.g.
actuators).
Only work with the units in a clean and dry environment! Only specially prepared units (e.g.
actuators) can work under other conditions!
Please only use original parts from piezosystem jena. piezosystem jena does not give
any warranty for damages or malfunction caused by additional parts not supplied by
piezosystem jena. Additional cables or connectors will change the calibration and other
specified data. This can change the specified properties of the units and cause them to
malfunction.
Piezo elements are sensitive systems capable of the highest positioning accuracy. They will
only demonstrate their excellent properties if they are handled correctly! Please mount
them properly only at the special mounting points.
Immediately unplug your unit from the wall outlet and refer servicing to qualified service
personnel under the following conditions:
when the power supply cord or plug is damaged
if liquid has been spilled or objects have fallen into the unit
if the unit has been exposed to rain or water
if the unit has been dropped or the housing is damaged
Page 52
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
52
6.1 installation, power supply
RISK OF ELECTRIC SHOCK
Do not insert or unplug the power plug with wet hands, as this may result in electrical
shock.
Do not install in rooms where inflammable substances are stored. If flammable substances
come into contact with electrical parts inside, it could result in fire or electrical shock.
Do not damage or modify the power cord. Also, do not place heavy objects on the power
cord, or pull on or excessively bend it, as this could cause electrical damage and result in a
fire or electrical shock.
Always grasp the plug portion when unplugging the power cord. Pulling on the power cord
may expose or snap the core wire, or otherwise damage the power cord. If the cord is
damaged, this could cause an electricity leak and result in a fire or electrical shock.
CAUTION!
Do not use accessories other than the ones provided (e.g. power cord). Only plug the
power cord into grounded power equipment and sockets.
Do not place heavy objects on any cables (e.g. power cords, sensor cables, actuator
cables, optical cables).
Do not block ventilated openings or place the units near a radiator, oven, or other heat
sources.
Plug in the power cord completely so that it cannot loosen inadvertently.
Leave sufficient space around the power plug so that it can be unplugged easily. If objects
are placed around the power plug, you will be unable to unplug it in an emergency.
Install the system so that the on/off-switch is easily accessible at all times.
The power plug is the cut-off point to the main power supply.
6.2 operation
RISK OF ELECTRIC SHOCK!
Do not open the units! There are no user serviceable parts inside and opening or removing
covers may expose you to dangerous shock hazards or other risks. Refer all servicing to
qualified service personnel.
Do not spill inflammable substances inside the voltage amplifier. If these items come into
contact with an electrical component inside the voltage amplifier, it may result in a fire or
electrical shock.
CAUTION!
If the voltage amplifier emits smoke, high heat, or unusual smells, immediately turn off the
power switch and unplug the power plug from the outlet. Then contact our technical service.
Page 53
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
53
6.3 maintenance and inspection
CAUTION!
Before cleaning the exterior box of the voltage amplifier, turn off the power switch and
unplug the power plug. Failure to do so may result in a fire or electrical shock.
Clean the exterior box using a damp cloth that has been firmly wrung-out. Do not use
alcohols, benzene, paint thinner, or other inflammable substances. If flammable substances
come into contact with an electrical component inside the voltage amplifier, it may result in
a fire or electrical shock.
6.4 environmental conditions
The amplifier can be used:
indoors only
at an altitude up to 2000 m
at a temperature of 5 ... 35 °C
at a relative humidity of 5 ... 95% (non-condensing)
The recommended environmental conditions:
indoors only
at an altitude up to 2000 m
at a temperature of 20...22 °C
at a relative humidity of 5 ... 80% (non-condensing)
7 instructions for checking the function of the system / quick start
When you open the package, please check to make sure all the necessary parts are included
(see packing list) and nothing is damaged.
Check the electronics and the actuator for any visible damage:
The top and bottom plates of the actuator (if it does not have another shape) should be
parallel each to each other, and not contain any scratches.
If there is any damage to the system please contact our local representative immediately!
If the packaging material is damaged please confirm this with the shipping company.
Ensure that the main voltage supplied in your country is the same as the one installed for
the system (Check the voltage label on the backside of the power supply).
The power switch should be in the off position.
Connect the power supply.
Connect the piezo actuator by using the D-SUB 15pin connector. Be sure that the cables
are connected properly to the electronics.
Switch on the power supply on the back side (Standby).
Switch on the system by pressing the POWER button on the EDS. The green
“READY” LED indicates the power supply is working.
It is followed by a short self test of all parts.
All of the yellow LEDs included in the EVD50 will blink. The green “ON” LED will shine
permanently. If there is an actuator plugged into the D-SUB 15pin and the amplifiers are
working, the LED's will switch off after about 3 seconds.
Page 54
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
54
The interface EDS2 finishes its self test by showing “main menu”, and then the channels
of amplifiers present are displayed. If there are amplifiers in slot 1 and 2, the display in
rows 1 and 2 shows the actuator name “X” (“Y”...), “ol” (open loop) and the actuator
voltage “-20.000 V”. The rows 3...6 are blank because there are no amplifiers or actuators
connected. If the system includes the EDS1 without display, you can check the status
with the command “stat Enter” by using a terminal program via RS232.
Turn the potentiometer to the right until the display shows about 130 V. The actuator is in
the maximum position.
Turn the potentiometer to the left till the display shows about -20 V. The actuator is in the
minimum position.
Switch on closed loop by pressing on the potentiometer. The “OL/CL” LED will shine
yellow. On the EDS2 the display will change from “op” to “cl” and “-20.000 V” to “0 μm”.
Turn the potentiometer to the right until the maximum position is reached and the actuator
does its maximum closed loop movement.
Turn the potentiometer to the left until the minimum position (0 µm) is reached and switch
off the closed loop.
Do this procedure with all connected actuators.
Switch off the power supply by pressing the POWER button on the EDS2 longer than
2 seconds.
If the system is switched off a long time (longer then 1 day), please switch off the switch
on the back side of the system.
The function check is complete.
If there were errors during the procedure, read the troubleshooting chapter.
8 how to operate the digital system d-Drive®
8.1 common introduction
The new digital generation of piezo controllers of piezosystem jena, d-Drive®, combines the
highest positioning accuracy with a unique handling comfort. This means that a PC can control all
features and the main functions can be directly handled by the front panel. It was specially
developed for multichannel functions. With the fast Digital Signal Processor (DSP) many functions
are possible. We also implemented adjustable features, such as slew rate, notch filter and low
pass filter. A built-in function generator offers sine, triangular, and square functions, as well as
noise and sweep. The actuators are separable and exchangeable, due to integrated IDinformation. The actuator type, linearity optimization, and PID-settings are stored on an ID-chip in
the actuator’s plug. The calibration is done with an integrated pre-amplifier.
All these functions and the 20-bit resolution with 50 kSPS (50 kHz sampling rate) make the
d-Drive® an excellent choice for nanopositioning and scanning applications, including scanning
microscopy, metrology, surface profiling, cell tracking, nanotechnology, and many other
applications.
The expandable system includes the system housing with an integrated wide range power supply
in two power levels, a data exchange module with or without display, and 1 to 6 amplifier channels
with digital controllers at different levels of power depending on the application.
Page 55
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
55
8.2 system housing 84TE with power supply
8.2.1 function
There are two 19” 84TE system housings with two different built-in wide range power supplies with
Power Factor Correction (PFC) that generate all the required high and low voltages.
On the back side of the housing there are 2 fuses, the power switch and the line filter. The short
housing is prepared to operate a maximum of 6 EVD50 digital piezo amplifiers and a data
exchange module with or without display. The deep housing with high power is prepared to operate
a maximum of 3 EVD300 digital piezo amplifiers and a data exchange module with or without
display. All modules are connected by a back plate.
8.2.2 technical data system housings
84TE 315mm depth
84TE 375mm depth
Operating voltage
100 - 240 VAC / 50 - 60 Hz
Input current
typ. 0.9A @ 115V
typ. 0.5A @ 230V
typ. 1.7A @ 115V
typ. 1.0A @ 230V
Power consumption
typ. 120W
typ. 230W
Primary fuses
2x T6.3A / 250V 5x20mm
Power connector
IEC-60320 C13
Output voltages
+145V / 300mA
-30V / 300mA
+15V / 500mA
-15V / 500mA
+5V / 2.2A
+145V / 450mA
-30V / 450mA
+15V / 500mA
-15V / 500mA
+5V / 2.2A
Dimensions (WxHxD) [mm]
450 x 150 x 360
450 x 150 x 420
Weight [kg]
4.8
7.3
Specifics
active cooling
active cooling,
auto power on
table 1: technical data
Page 56
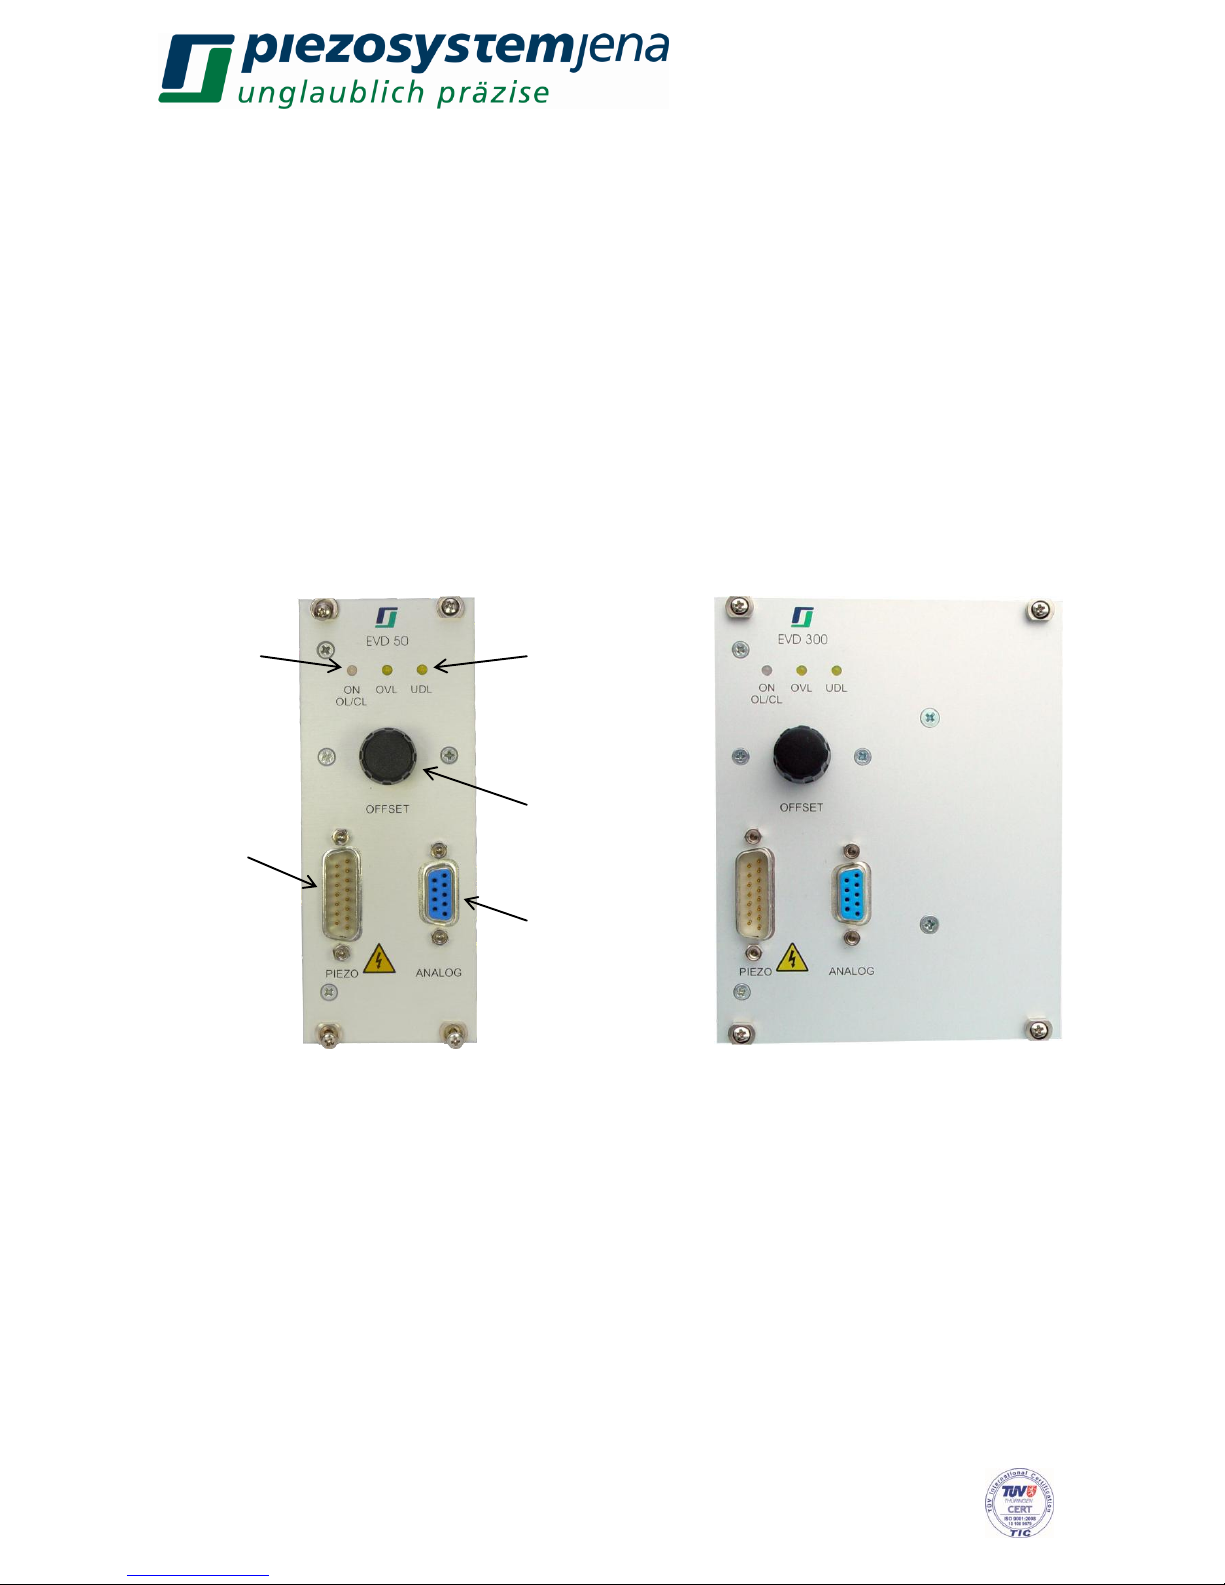
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
56
8.3 power amplifier EVD50, EVD125, EVD300
8.3.1 function
The piezo amplifiers EVDxxx are designed for low voltage piezo elements. It is integrated into a
19” housing with a width equivalent to 10 units (EVD50) or 20 units (EVD125, EVD300). It varies in
output current. You can use actuators with or without an integrated measurement system (series
D). It is possible to control the amplifier with an analog signal via the modulation input or digitally
via CAN-Bus. The best results for resolution and accuracy can only be achieved by setting the
digital target values. Because of the very low noise (lower than 0.5mVRMS), the d-Drive® is
particularly suitable for nanopositioning. The position of the actuator and all status messages are
shown on the EDS2 display. If there is an EDS1 without display included, you can check the status
with the command “stat Enter” by using a terminal program via RS232.
The new integrated digital PID–controller allows positioning of actuators which include
measurement systems to eliminate drift and hysteresis. The modular construction allows a quick
and easy exchange of modules and makes the system ideal for industrial purposes.
Ünderloading
indicator
knob for manual
positioning
MOD/MONconnection
ol/cl indicator
actuator
connection
Page 57
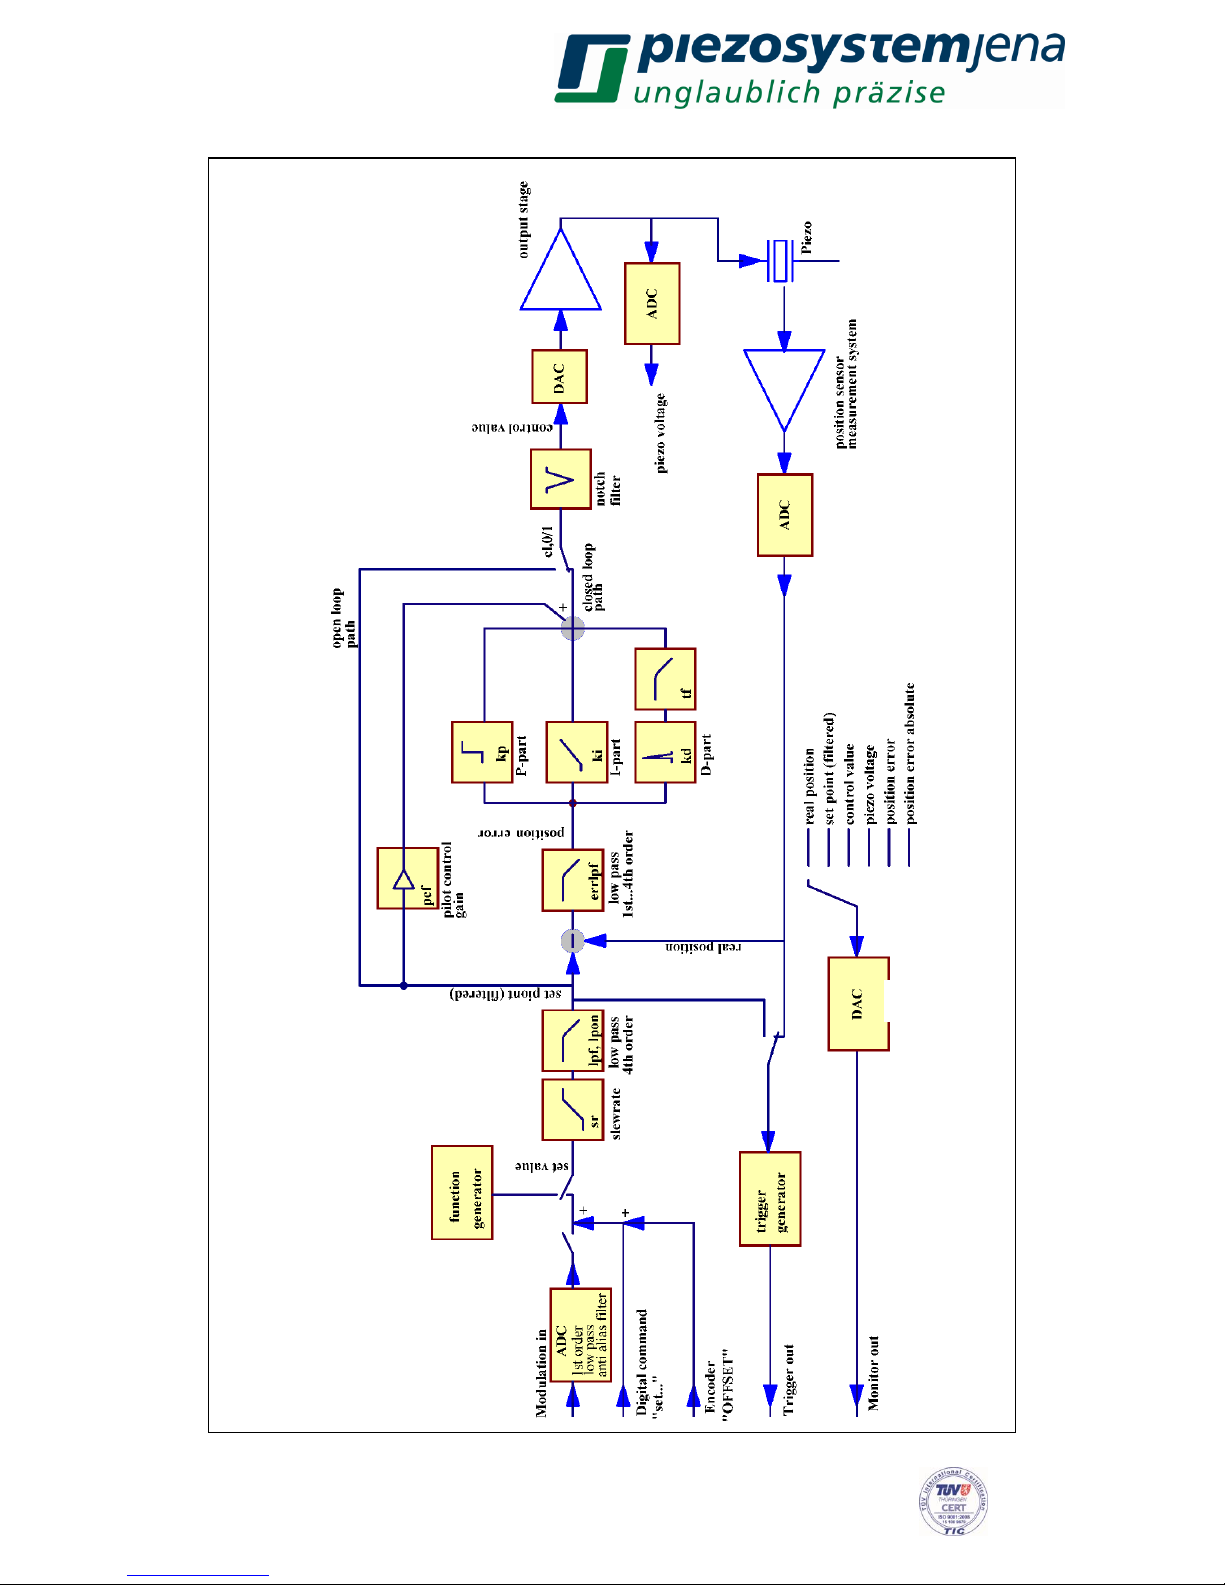
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
57
The following sketch shows the function groups of the amplifiers:
sketch 1: function groups of the amplifiers
xxx
Page 58
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
58
The command for the controller consists of the analog signal applied to the MOD input, the digital
value given by the OFFSET potentiometer, and the digital value from the EDS2 via CAN-Bus. The
slew rate of the amplifier can be adapted to your system using the "slew rate" limit or the 4th order
low pass filter, i.e. frequencies which might stimulate resonances can be suppressed before they
interfere with the closed loop. The slew rate setting value is adjustable.
The PID-controller calculates the difference (err) between this input (com) and the value from the
measurement system (mes):
err = com – mes com = command
mes = position signal
The proportional term (kp) amplifies the control deviation without reducing frequency and drives the
controller until the difference between the sensed motion and the command is adjusted.
yp = kp * err kp = adjustable gain
yp = output of p-term
The P-controller can’t eliminate the error completely, because it needs a deviation to drive. To
minimize the permanent offset of the P-term, an integral action (I-term) is required. ki is the time
constant governing the time it takes for the output to get to a certain value. For a step input it is the
time taken for the output to equal the input.
yi = 1/ki * err *Ts Ts = 1 / sample frequency (50 kHz)
ki = time constant
yi = output of i-term
In general the differential term combats ringing (it adds damping) and increases the reaction speed
of the PI–controller:
yd = kd * 1/Ts * (err – err[n-1]) err[n-1] = control deviation previous sample
kd = differential time constant
yd = output of d-term
Be careful when using the D-term, because stochastic errors, like noise, cause extreme reactions.
The sum of these 3 terms generates a PID–control function. The output of the controller is the set
value for the power amplifier to drive the piezo actuator:
y = yp + yi + yd y = output of PID-controller
In open loop the PID-controller is bridged and the command input controls the amplifier.
Page 59
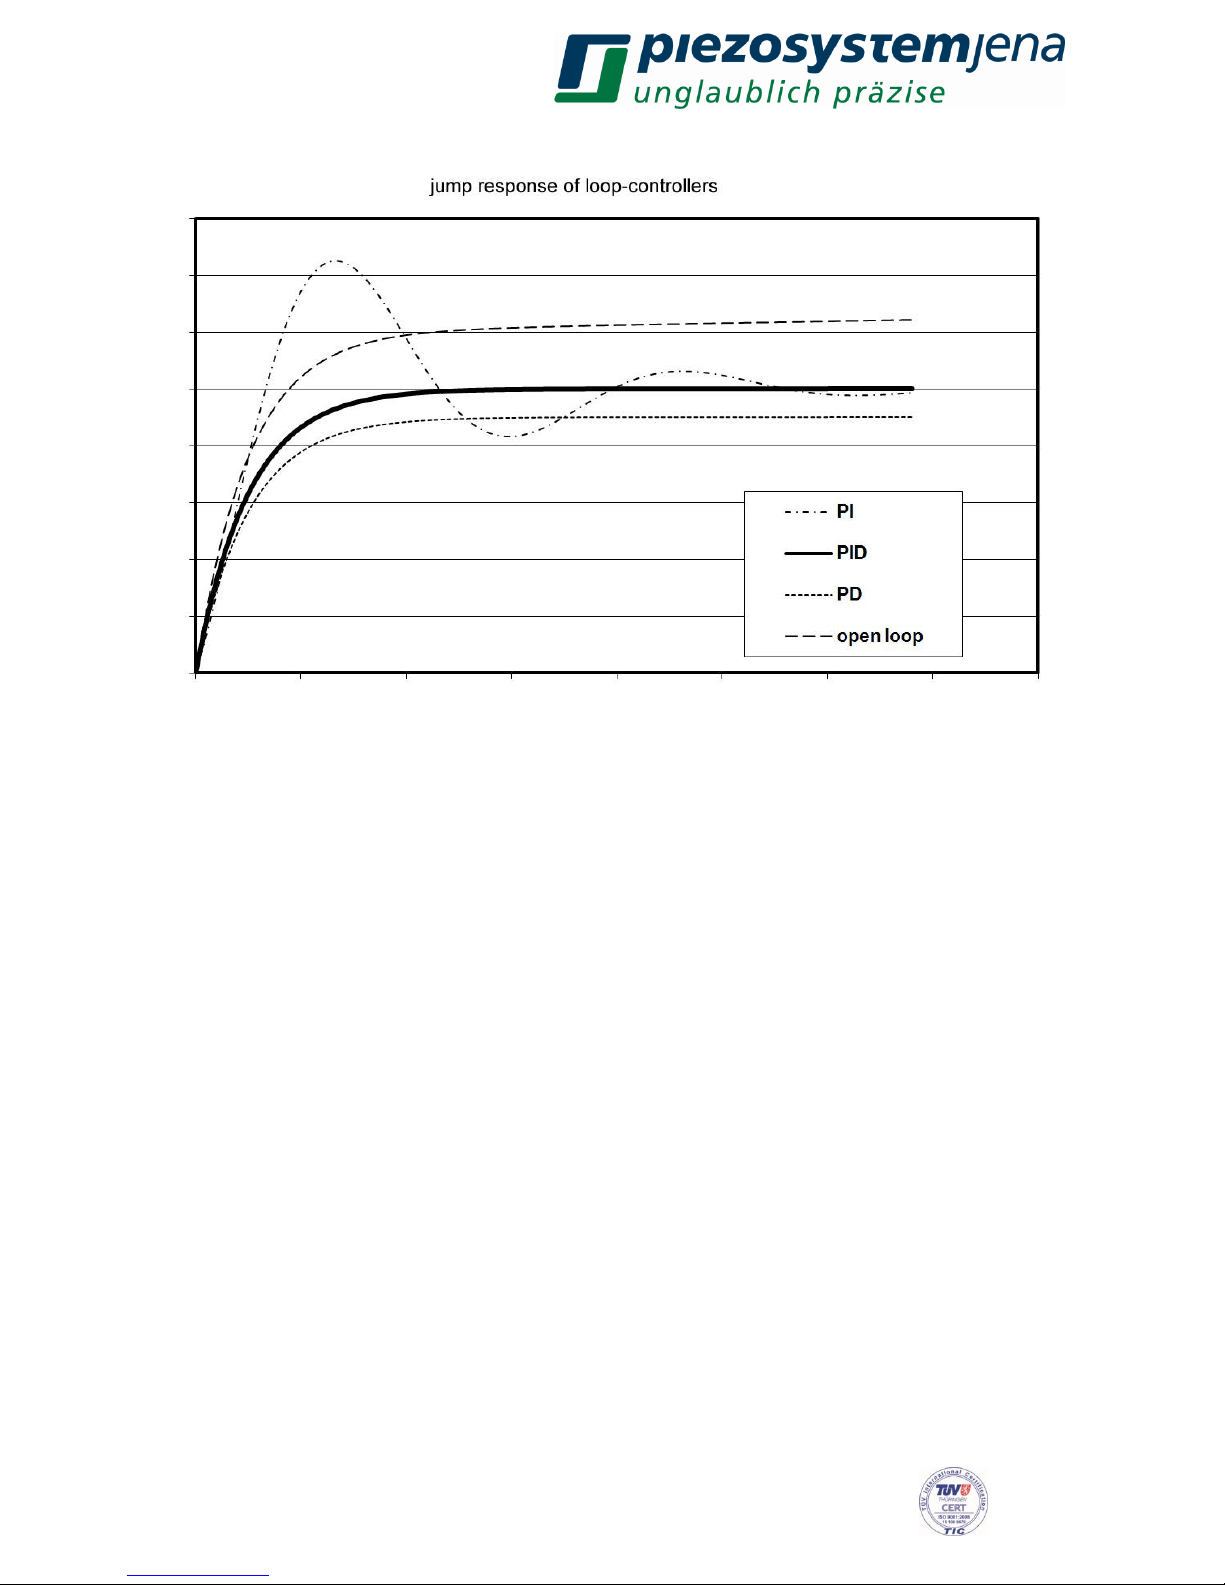
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
59
The following sketch describes the step response of the different terms:
sketch 2: transfer function
When using a notch filter, the main resonant frequency will be damped by another order of
magnitude. While using open loop you can also switch on the notch filter to reduce stimulation of
the resonant frequency. Using the notch filter might increase noise.
In addition, further filters („errlpf“, “elpor” and „tf“) are tunable available.
The filter “errlpf” works as a low pass with selectable order to the positioning error, which is defined
as the difference between the setpoint and the real position. Its order can be selected by the
parameter “elpor” with range 1st to 4th order. The positioning error represents the input value for
the PID loop controller. It is preset to a default value of 180Hz with 1st order. The filter “tf”
influences the differential part of the loop control and may result in noise reduction. Typical values
are tf=0.01*kd. For compatibility with earlier versions, the factory setting for tf is 0 (deactivated).
To reduce the tracking error especially during continuous operation (e.g. sinusoidal movements or
similar), a pilot control (with the setpoint) can be used. The related command is “pcf,value” with
“value” ranging from 0 (not active) to 1.0 (full setpoint feed forward). Depending on the actuator
specific motion control reserve, a value of 0.75 is the default estimation. The factory setting is 0
(deactivated).
The PID-specific parameters, kp, ki and kd, are stored in the actuator’s ID-chip by default. These
parameters will work for most applications. Depending on your special application and load, the
mechanical response can be optimized.
8.3.2 MOD/MON
modulation input: MOD
The motion of the actuator can be remotely controlled using this input. The control signal must be
in the range of 0...+10 V. There is an internal addition of the MOD signal, the adjusted OFFSET
potentiometer, and the present digital value. To prevent external signals from influencing any
parameter, please switch off the analog modulation input when it’s not used (modon, x, 0 see 8.5.3
Page 60
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
60
commands). In function generator mode the modulation input is permanently switched off.
monitor output: MON
With a special command, many different signals can be shown. The voltage range of 0…+10 V is
available at this socket and can be monitored by using an oscilloscope. Pay attention to the inner
resistance of the monitor output.
Command
Description
Display
Value
MON
monitor output
(default = 0)
Umes/CL
Udes
Uact
Uerr
Uerrabs
Uout
Umes/OL
0 = position in closed loop
1 = reference input
2 = PID command voltage
3 = closed loop deviation including sign
4 = absolute closed loop deviation
5 = actuator voltage
6 = position in open loop
table 2: monitor
0 (Umes/CL) position voltage in closed loop, it means an actuator with 80 μm in closed loop
generates 0...+10 V (= 8 μm/V or 0.125 V/μm)
1 (Udes) the reference input, sum of the analog signal applied to the MOD input, the digital
value by the OFFSET potentiometer, and the digital value from the EDS2 via
CAN-Bus
2 (Uact) output of the controller, set value for the power amplifier
3 (Uerr) closed loop control deviation including sign: the value can be positive or negative:
Uerr = Ucom – Umes Ucom = 0...+10V
Umes = 0...+10V
Uerr = -10V...+10V
To generate an output of 0...+10 V the control deviation is divided by 2 and +5 V is added. To
calculate the control deviation back from the measured monitor voltage, take the following formula:
Uerr = (Umon – 5V) * 2 Uerr = -10V...+10V
Umon = 0...+10V
If the controller is properly adjusted the value is +5 V.
4 (Uerrabs) absolute closed loop control deviation:
|Uerr| = Ucom – Umes |Uerr| = 0...+10V
5 (Uout) the actuator voltage -20 V...+130 V converts to 0...+10 V; to calculate the actuator
voltage back from the measured monitor voltage, take the following formula:
Uactuator = (Umon*15) – 20V
6 (Umes/OL) The position voltage in open loop (OL) is greater than in closed loop. The monitor
voltage would be smaller than 0 V and greater than +10 V. The value gets adjusted.
To calculate the open loop position voltage back from the measured monitor
voltage, use the following formula:
Umes(OL) = (Umon – 2.5V) * 2
Page 61
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
61
The default setting is the position value in closed loop.
actuator displacement
+10V
0V
closed loop
Upos (0)
Umon
open loop
Upos source
Umon
+10V
0V
actuator displacement actuator displacement
open loop
Upos fitted (6)
open loop closed loop fitted
sketch 3: monitor output
8.3.3 pinning
ANALOG: SUB-D socket 9pin
pin
designation
description
1
MON+
monitor output 0 ... +10V
2
MON-
signal ground
4
MOD+
modulation input 0 ... +10V
5
MOD-
signal ground
7
TRG+
trigger output (low-active)
8
TRG-
digital ground trigger
table 4: pinning
PIEZO: SUB-D plug 15pin
pin
designation
description
1,2,11
AGND
analog ground
3
+15V *
operating voltage measurement +15V
4,14
GND
digital ground
5
SDA
I²C-Bus SDA
6
5Veeprom *
operating voltage ID-Chip
7
Vout2
actuator voltage 2 +130 ... -20V for nanoXTM
8
Vout
actuator voltage -20 ... +130V
9
+MESS
position signal -8 ... +8V
10
-15V *
operating voltage measurement -15V
12
SCL
I²C-Bus SCL
13
DETECT
actuator detection
15
Piezomasse
actuator ground
[*] Not for external use table 5: pinning
Page 62
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
62
The actuator is connected to this plug. The actuator voltage goes to the piezo, the position signal
from the measurement system goes to the DSP, and the integrated actuator information is stored
on an ID-chip which goes to the main controller. It is important that the locking screws are screwed
into the front panel.
8.3.4 technical data EVDxxx
EVD50
EVD125
EVD300
output power:
7.5W (max. 15W for
nanoXTM actuators)
16W (max. 32W for
nanoXTM actuators)
40W
output voltages:
-20V...+130V
+130V...-20V for nanoX TM actuators
output current (continuous):
50mA (2x 50mA for
nanoX)
125mA (2x125mA
for nanoX)
300mA (2x150mA
for nanoX)
output noise:
<0.3mVRMS @ 500Hz
<0.5mVRMS @ 500Hz
actuator / measurement
connector:
15pin SUB-D plug
monitor output:
0 ... +10V (programmable signal source)
monitor output impedance:
50Ω
modulation input:
0 ... +10V (disconnectable)
modulation input impedance:
25kΩ
trigger output (low active)
5V/0V with pull up drain resistor 240Ω
MOD - MON connector:
SUB-D socket 9pin
offset voltage:
-20V ... +130V via encoder
safety functions:
short circuit proof, temperature fuse
protection circuit:
4 fuses F50mA / 250V 5x20mm
(can only be changed by authorized service personnel)
display (LED):
green / yellow
green = in operation / open loop
yellow = closed loop
OVL (yellow) = overload
UDL (yellow) = underload
dimensions:
3HE 10TE
3 HE 20TE
3HE 20TE
weight:
0.35kg
0.9kg
1.03kg
table 6: technical data
Page 63
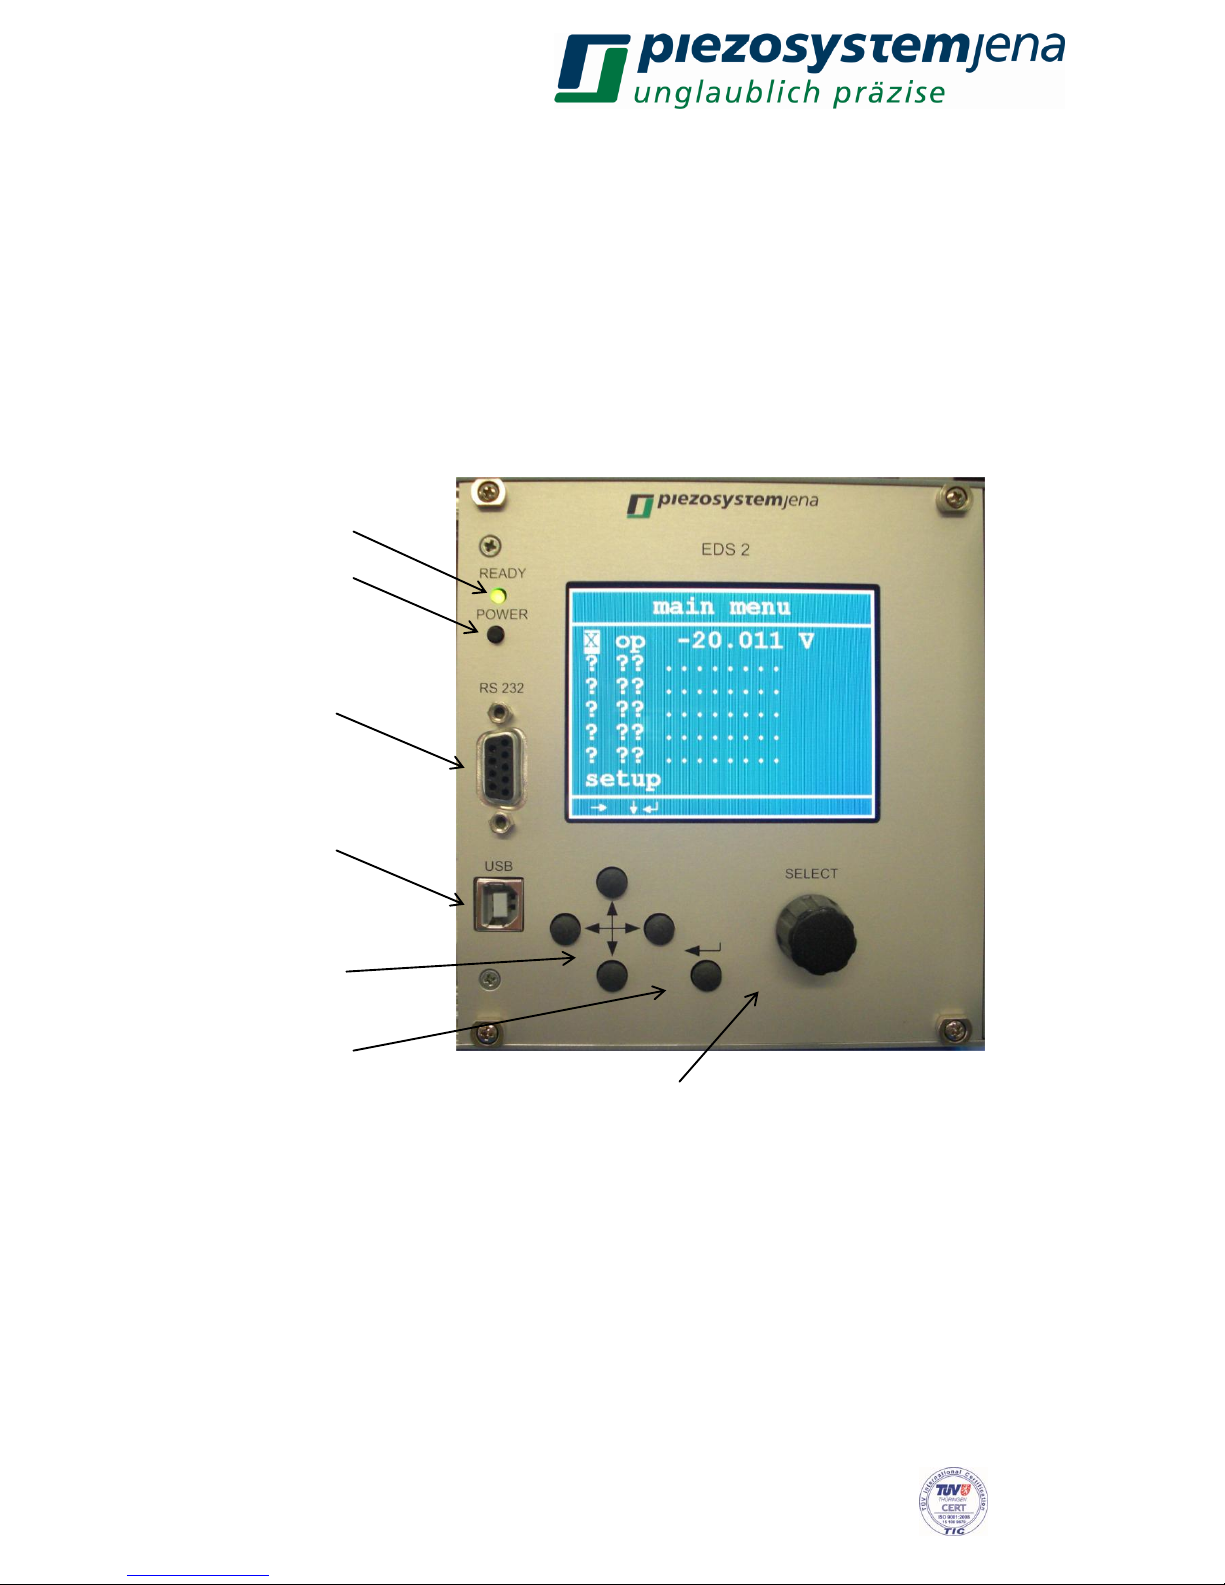
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
63
Operate
Power button
PC Interface
RS232
menu
navigation
Enter
turn changes value / push enters value
PC Interface
USB
8.4 interface EDS1, EDS2
8.4.1 function EDS2
The EDS2 data interface enables communication between the user and the piezo drive. It displays
status messages, as well as recent values of the system, on a graphic TFT-display. Specific
parameters can be adjusted using the controls on the EDS2. As opposed to the EDS2, the EDS1
only offers a serial interface. It has no display or controls. All adjustments have to be done by using
a PC or laptop running the terminal program. The command set is the same that is used in EDS2.
For full control and comfortable adjustment we recommend using a PC or laptop running the
control program. The full command set is explained in chapter titled “commands”.
The POWER button switches the device on. By pressing the button for longer than 2 seconds the
device gets switched off. The PC interface enables communication between the EDS and the PC
or laptop. The cursor buttons navigate through the submenus. By pressing the Enter button one
can jump into the pertaining menu. In the input settings menu, the value can be changed by using
the knob. The star (*) before the value indicates that the value was changed. By pressing the
turning knob, the value is accepted. If you leave the menu without pressing the knob, the old value
will be restored.
Page 64
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
64
8.4.2 menus EDS2
The following menus are available:
main menu
X
op
xxx.xxx V
Y
cl
xxx.xxx µm
Z
op
xxx.xxx V
Setup
Setup
language
english
baud rate
115200
brightness
10
back
If you place the cursor on the channel name and press Enter, the choose menu of the selected
channel opens:
choose menu [channel]
function generator
slew rate / filter
digital controller
analog i/o
information
back
fct. generator [channel]
function
sine
state
on
ampl. [%]
1.000
offset. [%]
0.000
freq. [Hz]
1.000
sym. [%]
1.000
back
slew rate/filter [channel]
slewr.[V/ms]
0.2
filter type
notch
state
on
freq. [Hz]
200
bandw. [Hz]
100
back
X,Y,Z = actuator name (X=channel 0 (1. from left))
op/cl = open / closed loop
xxx.xxx = at “op” actuator voltage in Volts
at “cl” displacement in μm
german / english
9600 / 38400 / 57600 / 115200
0...10 brightness of TFT-display
sine / triangle / rectangle / noise / sweep
on / off
0.0 to 100.000
0.0 to 100.000
0.1 to 9999.9
0.1 to 99.9
0.1...100.0
notch / low pass
on / off
0 to 20000
0 to 20000
Page 65
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
65
dig. controller [channel]
KP
0.00000
KI
50.00000
KD
0.00020
back
analog i/o [channel]
monitor
Umess/CL
modul.
on
back
information [channel]
actuator
PX200CAP
sensor
CAP
ser.no.act
64070
back
In the “information” menu all values are only read.
The “back” selection jumps back to the main menu from each sub menu.
A star [*] before the value indicates a changed parameter. By pressing the knob the value is
accepted (the star disappears). If you leave the menu without acknowledging it, the old value will
be restored.
8.4.3 pinning EDSx
RS232: SUB-D socket 9pin
Pin
designation
description
2
TxD
RS232 transceiver
3
RxD
RS232 receiver
5
GND
RS232 ground
table 7: pinning
0 to 999.00000
0 to 999.00000
0 to 999.00000
Umes[CL] / Usoll / Ustell / Uerr / Uerrabs / Uout / Umes[OL]
on / off
actuator name
sensor type
actuator serial number
Page 66
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
66
USB 1.1: plug Series A
Pin
designation
description
1
VCC
operating voltage +5V
2
D-
data -
3
D+
data +
4
GND
operating voltage Ground
table 8: pinning
8.4.4 technical data EDSx
EDS1
EDS2
Power consumption:
max. 0.9W
max. 1.2W
Voltage / current
requirements:
+5V / max. 180mA
+5V / max. 230mA
Interface:
RS232
USB 1.1
CAN-Bus (internal required)
RS232 baud rate:
115200 baud
RS232 connector:
SUB-D socket 9pin
CAN baud rate:
1MBaud
Display:
no
Ready LED green
Full Color TFT-Display (320x240
dots) with white back light led
Ready LED green
Control elements:
Standby/Power button
Reset button
Standby/Power button
Cursor buttons
incremental encoder
Reset button
Dimensions (H W D):
3HE 24TE 160mm
Weight:
0.2kg
0.3kg
table 9: technical data
8.5 communication & commands
8.5.1 communication via RS232
The d-Drive can easily communicate with your PC with the use of a terminal program (for example
“hypertrm.exe” with Windows XP, please refer to your operating system’s manual).
A serial connection cable (included) is required to connect to your computer.
Page 67
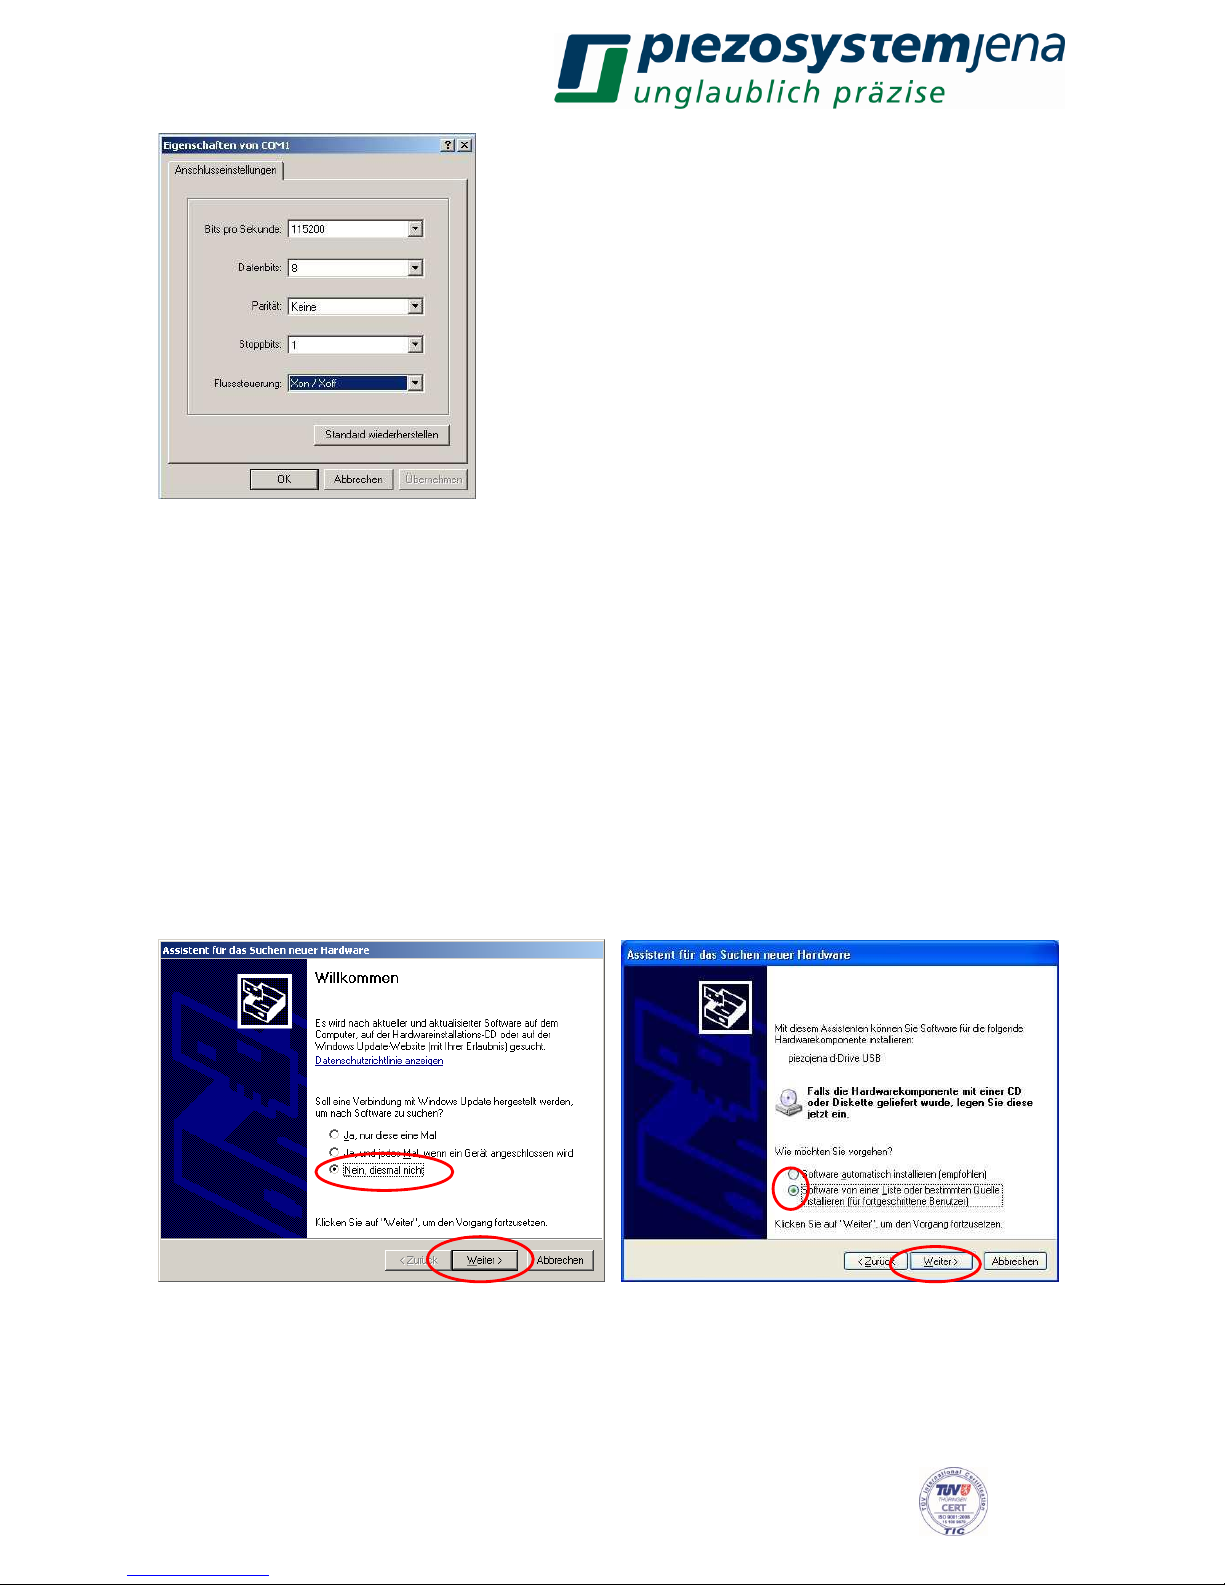
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
67
115200 baud, 8 bit, no parity, 1 stop bit, Xon/Xoff handshake
All commands and responses of the system are encoded in ASCII-code, enabling easy reading
and writing.
8.5.2 driver installation of USB interface
Two drivers are necessary to use the device. The first is responsible for the USB connection
between PC and digital amplifier unit, the second is responsible for communication by the RS232
(COM) interface.
driver installation:
Please, first install the Bus driver FTDIBUS.inf and then the COM port driver FTDIPORT.inf. The
following example shows the installation procedure with Windows XP:
Please connect the PC and the d-Drive via the supplied USB cable and then turn on the system.
The device is then identified.
Page 68
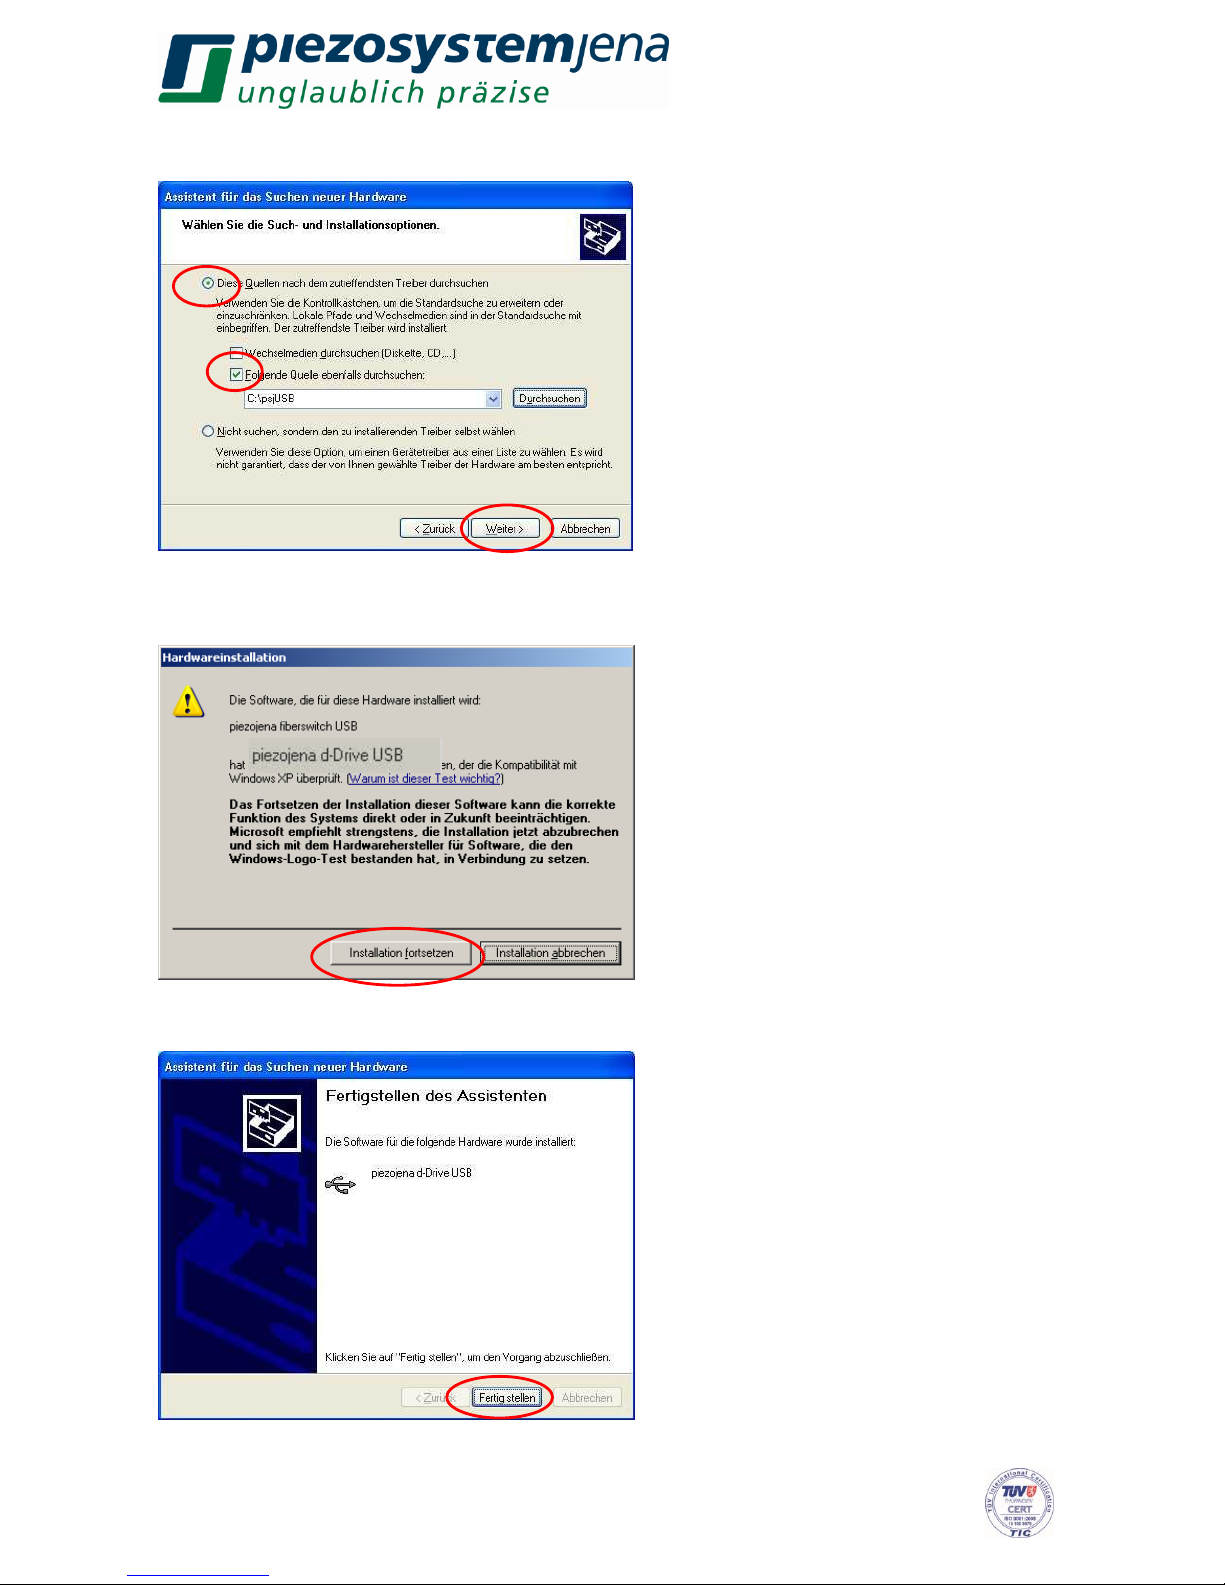
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
68
Please select the source.
Please select the extracted path “\psjUSB” (e.g. C:\psjUSB).
The Windows Logo testing is not relevant for this application, please continue installation.
The USB driver is now installed.
Page 69
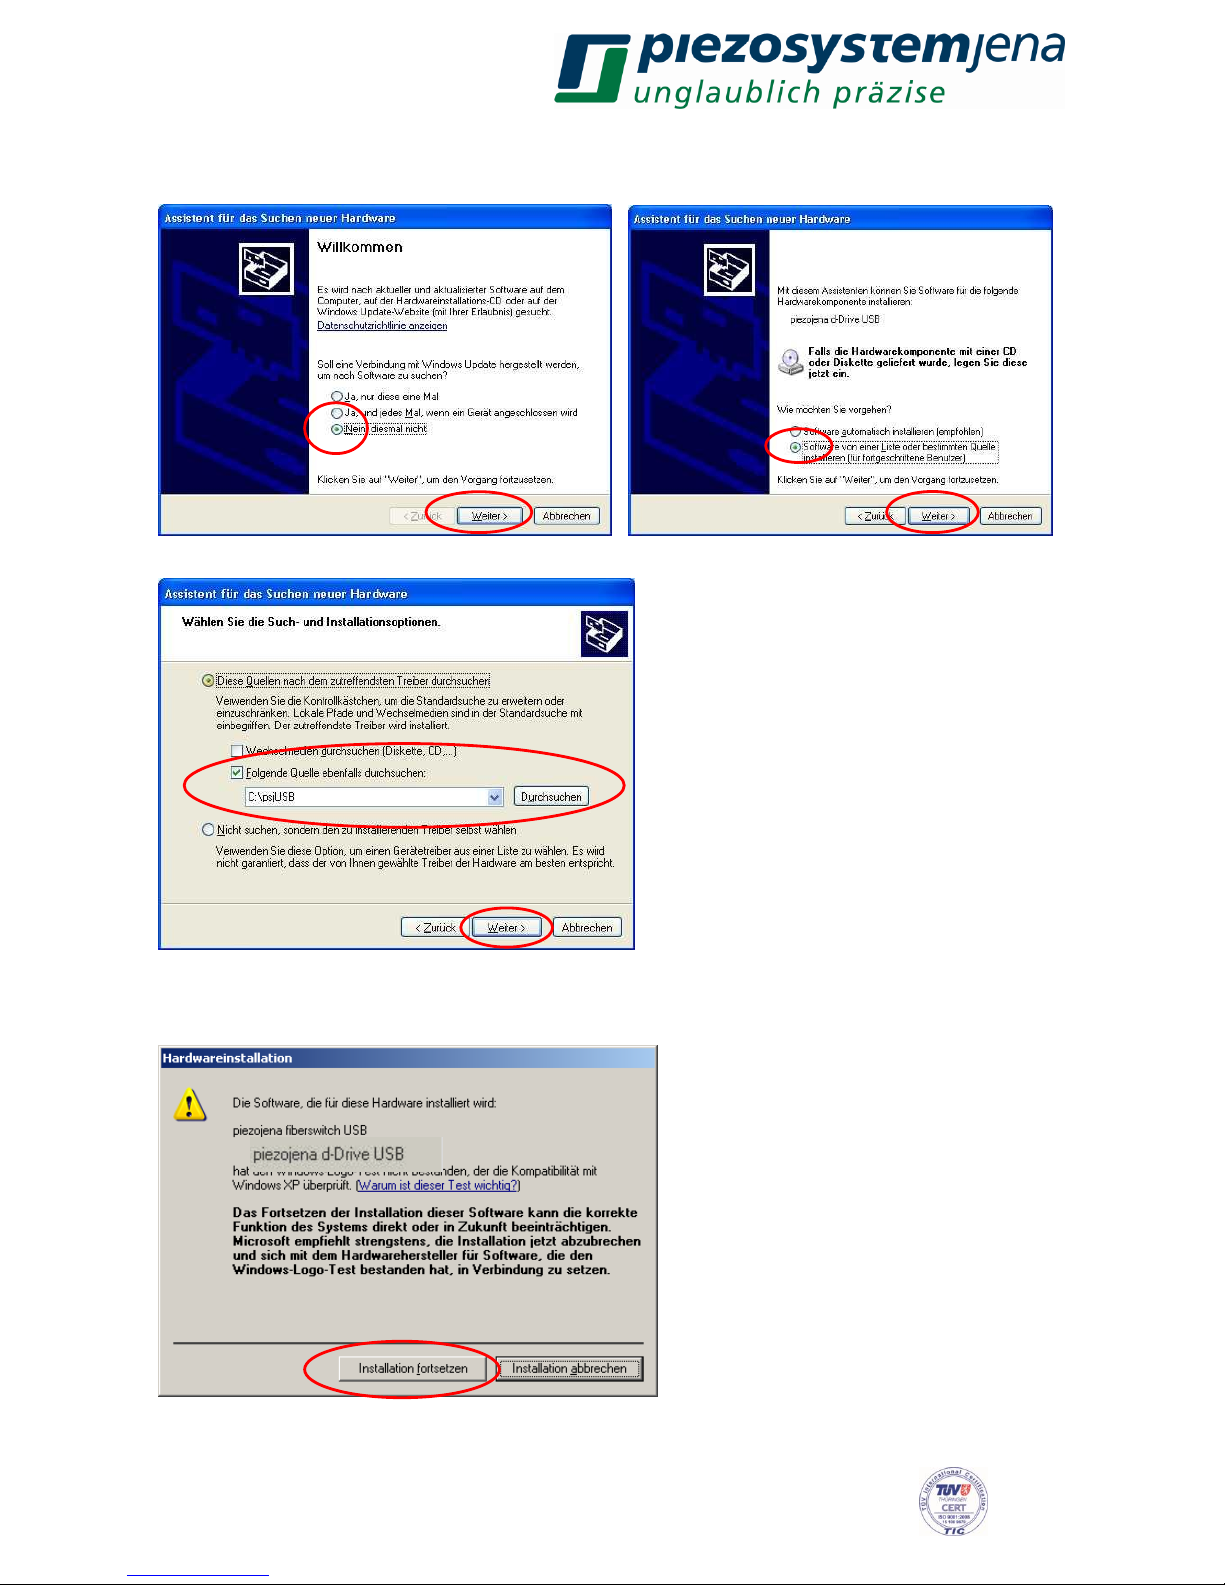
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
69
The second driver needs to be installed like the first one (COM port). It’s the same procedure as
before.
Please select the path “\psjUSB” (e.g. C:\psjUSB).
The Windows Logo testing is not relevant for this application, please continue installation.
Page 70
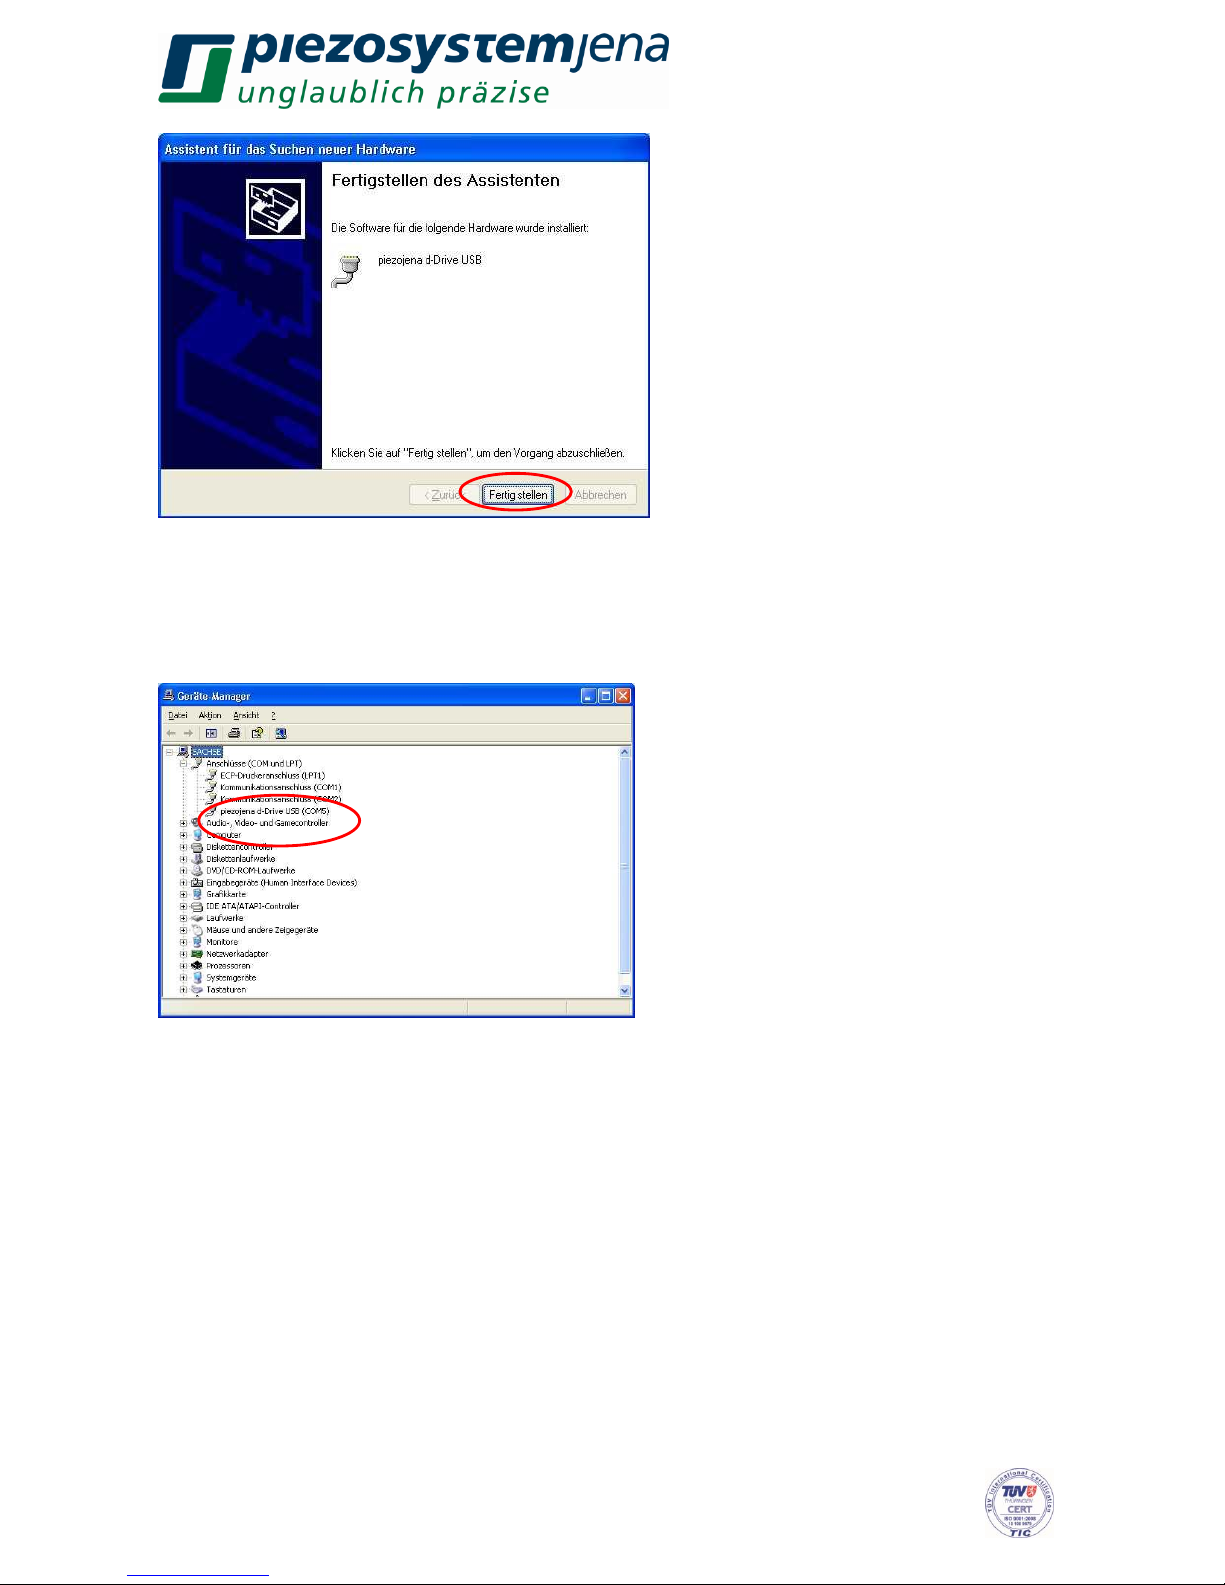
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
70
The COM port driver is now installed. The installation is finished.
To use the d-Drive via the terminal program please select the COM port.
The d-Drive system must be listed in “device manager ports”.
Clicking the right button of your mouse on the device “piezojena…” enables you to change several
parameters (not required).
In this example the d-Drive is connected to COM5.
Page 71
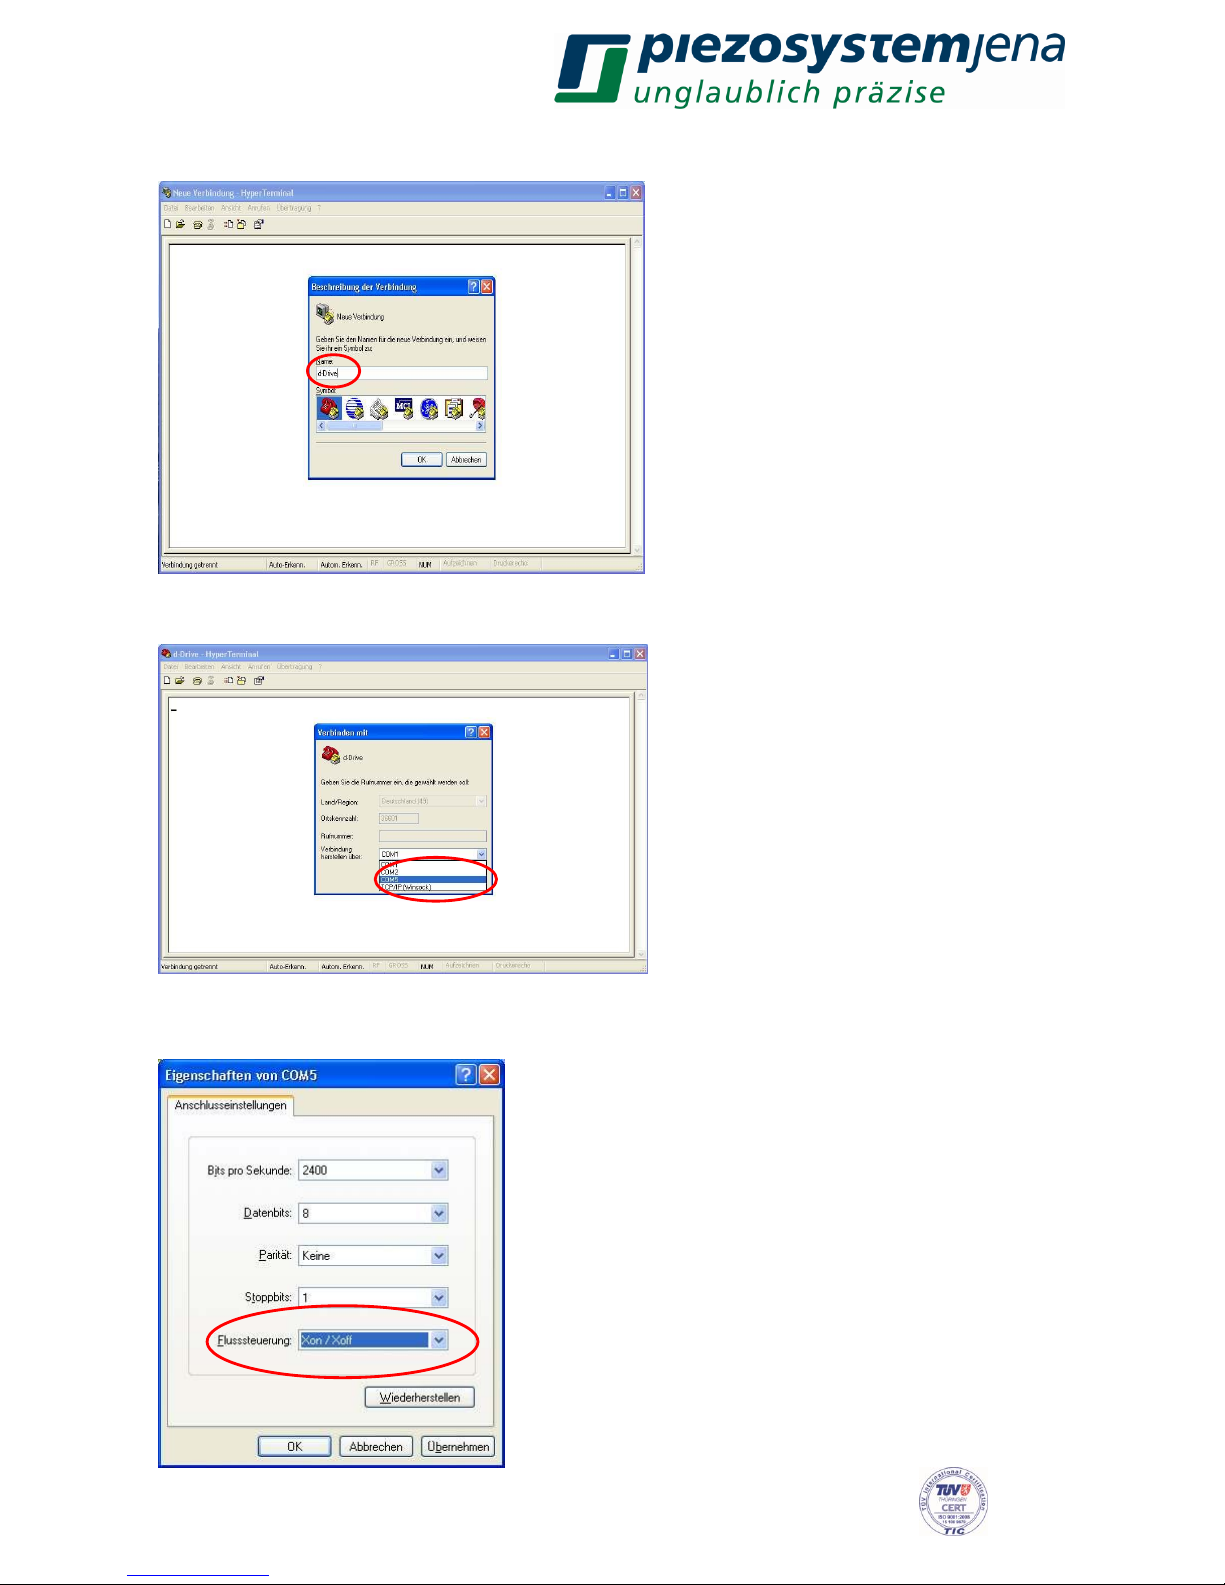
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
71
Connection setup for terminal program (Hyper Terminal):
Please select a name for the connection (e.g. dDrive).
Please select the corresponding COM port.
Page 72
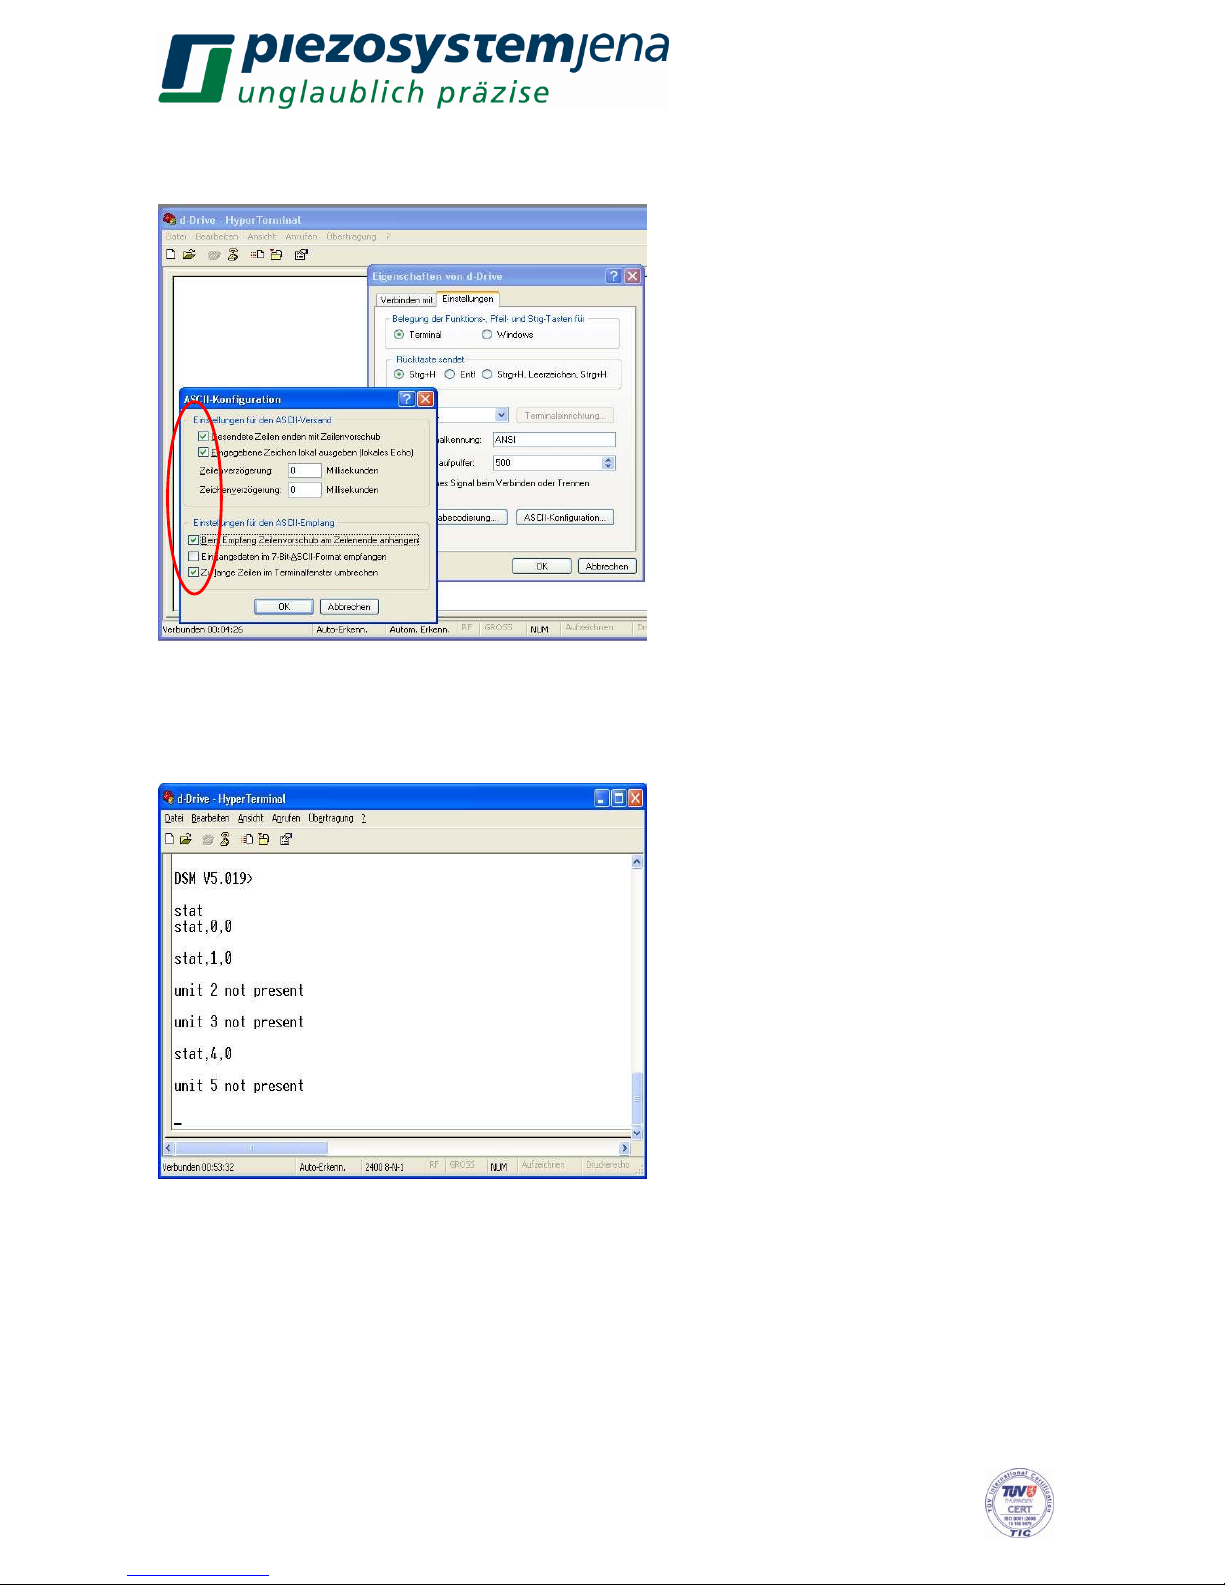
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
72
The baud rate is not important. The speed is based on USB1.1.
Important parameters are: 8 data bits, no parity, 1 stop bit, software handshake (Xon/Xoff).
For better handling please set the following “check marks ready”.
Example: operation via hyper terminal:
On top you can see the prompt “DSM Vx.xxx” after pressing Enter. After this, you can see the
response to the “stat” command.
Page 73
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
73
8.5.3 commands
global commands:
<command> Enter
command
description
s
shows all available commands
stat
shows the state of all amplifiers
dprpon
switch on the cyclic output of the active actuator’s position value *1
dprpof
switch off the cyclic output of the active actuator’s position value
dprson
switch on the automatic output of the status register when status
of each module is changed
dprsof
switch off the automatic output of the status register when status
of each module is changed
table 10a: commands
channel depended commands:
<command>,<channel>,<value> Enter <amplifier channel> = 0...5 (from left to right)
<command>,<channel> Enter without a value reads out the current value.
command
description
value
stat
status request
see table 11
mess
position value request *1
[micron]
ktemp
amplifier temperature value
[degree Celsius]
rohm
operation time of actuator
since shipping
[minutes]
rgver
displays the version number of loopcontroller
number
fan
switches the fan on/off
0 = off
1 = on
setf
set the output format of measurement
value (mess)
0= three decimal places
1= scientific format
setg
set the output format of all floating
point values except “mess”
0= three decimal places
1= scientific format
fenable
enables the actuator soft start
0= soft start disabled
1= soft start enabled
fbreak
aborts the actuator soft start
-
set
command value: actuator voltage (ol)
displacement (cl)
-20 to 130.000 [V]
0 to xxx.xxx [μm] (maximum actuator
displacement, see datasheet)
modon
modulation input
MOD plug
0 = off
1 = on
monsrc
monitor output
(0 = default)
0 = position in closed loop
1 = command value
Page 74
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
74
2 = controller output voltage
3 = closed loop deviation incl. sign
4 = absolute closed loop deviation
5 = actuator voltage
6 = position in open loop
cl
open loop / closed loop
0 = open loop
1 = closed loop
sr
slew rate
0.0000002 to 500.0 [V/ms], attributed to
the modulation voltage (0 to 10V)
pcf
scale factor for pilot control
0..1 (0=deactivated, typically: 0.75)
errlpf
f
cut
of low pass filter for error value
1..10000 (typically 180) [Hz]
elpor
order of error low pass filter
1...4 (typically 1)
kp
proportional term
0 to 999.0
ki
integral term
0 to 999.0
kd
differential term
0 to 999.0
tf
filter for differential term
0..1 (default: 0; typically 0.01*kd)
notchon
notch filter
0 = off
1 = on
notchf
notch filter frequency
0 to 20000 [Hz]
notchb
bandwidth (-3dB)
0 to 20000 (max. 2 * notch_fr) [Hz]
Ipon
low pass filter
0 = off
1 = on
Ipf
low pass cut frequency
1 to 20000 [Hz]
sstd
set default factory settings
------
gfkt
internal function generator
(see table 12)
0 = off
1 = sine
2 = triangle
3 = rectangle
4 = noise
5 = sweep
gasin
generator amplitude sine
0 to 100 [%]
gosin
amplitude offset sine
0 to 100 [%]
gfsin
generator frequency sine
0.1 to 9999.9 [Hz]
gatri
generator amplitude triangle
0 to 100 [%]
gotri
amplitude offset triangle
0 to 100 [%
gftri
generator frequency triangle
0.1 to 9999.9 [Hz]
gstri
symmetry of triangle
0.1 to 99.9 [%] default = 50 %
garec
generator amplitude rect.
0 to 100 [%]
gorec
amplitude offset rectangle
0 to 100 [%]
gfrec
generator frequency rectangle
0.1 to 9999.9 [Hz]
gsrec
symmetry of rectangle
0.1 to 99.9 [%] default = 50 %
ganoi
generator amplitude noise
0 to 100 [%]
gonoi
amplitude offset noise
0 to 100 [%]
gaswe
generator amplitude sweep
0 to 100 [%]
goswe
amplitude offset sweep
0 to 100 [%]
gtswe
generator sweep time
0.4 to 4 [sec/decade]
sct
scan type
0 = scan function off
Page 75
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
75
1 = sine scan (one period)
2 = triangle scan (one period)
3 = sine scan (two periods)
4 = triangle scan (two periods)
ss
start scan
without value: request scan state
1 = starts scan
trgss
trigger generation stroke position start
minimum: >0.2% of total stoke to
maximum: total stroke minus 0.2% of total
stroke [µm] or [mrad]
trgse
trigger generation stroke position end
minimum: >0.2% of total stoke to
maximum: total stroke minus 0.2% of total
stroke [µm] or [mrad],
always keep: trgse>trgss !
trgsi
trigger generation position intervals
>0.05% of total stroke in closed loop
[µm] or [mrad]
trglen
duration of trigger impulses
n*20µs n=1...255
trgedge
trigger generation edge
0= trigger generation off
1= trigger generation at rising edge
2= trigger generation falling edge
3= trigger generation at both edges
trgsrc
input source for trigger generation
0= position value (measurement value)
1= set value
trgoffs
offset for trigger values
only active by triggering on set value, in
units of actuator [µm] or [mrad]
reclen
record length [samples]
0..500000
recstride
stride n for recording
1..1000 (sample interval= n*20µs)
recrdptr
record read pointer
0..500000
recstart
starts data recording
-
m
responds actuator position,
increments record read pointer
m without parameter : m,xxxx
m,1 : xxxx
m,0,n : block with length n with m,xxxx
m,1,n: block with length n with xxxx
u
responds actuator voltage,
increments record read pointer
u without parameter : u,xxxx
u,1 : xxxx
u,0,n : block with length n with u,xxxx
u,1,n: block with length n with xxxx
bright
brightness of TFT-display
0 – display off
..
10 – maximum display brightness
table 10b: commands
Note *
1
: The modules EVDxx sends every 500ms an actual position value to the EDSx module.
This value is used for display and for output via serial interface. Overuse querying this
value has no effect on the refresh rate. Moving the actuator above this frequency causes
alias effects, which mean the output values represents not more the real signal sequence.
Example of command use:
An actuator with 80μm displacement in closed loop should have a swing in rectangle mode from
Page 76
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
76
20μm to 50μm. The actuator is plugged into channel 2 (amplifier 3) --> position 3 f.l.. It should stay
on 20μm for 50ms and on 50μm for 150ms. The value from measurement system is then sent to
the monitor output.
commands:
- cl,2,1 Enter closed loop amplifier 3 on
- gfkt,2,3 Enter generator function rectangle
- gfrec,2,5 Enter frequency rectangle = 1 / (50ms+150ms) = 5Hz
- garec,2,37.5 Enter amplitude rectangle = (50μm – 20μm) / 80μm * 100% = 37.5%
- gorec,2,25 Enter offset rectangle = 20μm / 80μm * 100 % = 25 %
- gsrec,2,25 Enter symmetry rectangle = 50ms / (50ms + 150ms) * 100% = 25%
- monsrc,2,0 Enter set monitor source to position value in closed loop
Page 77
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
77
8.5.4 status register
The status register is a 16bit register, in which each bit describes different properties of the
amplifier or actuator. The decimal sum of all bits is the value of status register:
bit
binary
description
decimal
0
20
0 – actuator not plugged
1 – actuator plugged
0
1
2,1
22, 21
0, 0 – actuator without measuring system
0, 1 – strain gauge measuring system
1, 0 – capacitive measuring system
1, 1 – inductive measuring system
0
2
4
6
3
23
------
--
4
24
0 – closed loop system
1 – open loop system
0
16
5
25
------
--
6
26
0 – piezo voltage not enabled
1 – piezo voltage enabled
0
64
7
27
0 – open loop
1 – closed loop 0 128
8
28
------
--
11,10,9
211, 210, 29
0, 0, 0 – generator off
0, 0, 1 – sine on
0, 1, 0 – triangle on
0, 1, 1 – rectangle on
1, 0, 0 – noise on
1, 0, 1 – sweep on
0
512
1024
1536
2048
2560
12
212
0 – notch filter off
1 – notch filter on
0
4096
13
213
0 – low pass filter off
1 – low pass filter on
0
8192
14
214
------
--
15
215
------
--
table 11: status register
8.6 function generator
Each EVDxxx amplifier in the system contains its own function generator that is able to perform
multiple functions. The function generator can be programmed by using the commands detailed
above. The following functions can be executed:
function type
0 = off
Sine
1
Triangle
2
Rectangle
3
Noise
4
Sweep
5
amplitude 0 to 100%
√ √ √ √ √
offset 0 to 100%
√ √ √ √ √
frequency
0.1 to 9999.9Hz
√ √ √
-
-
sweep time
0.4 to 800sec/dec
- - -
-
√
duty cycle 0.1 to 99.9%
-
√
√
-
-
table 12: functions and their parameters
Page 78
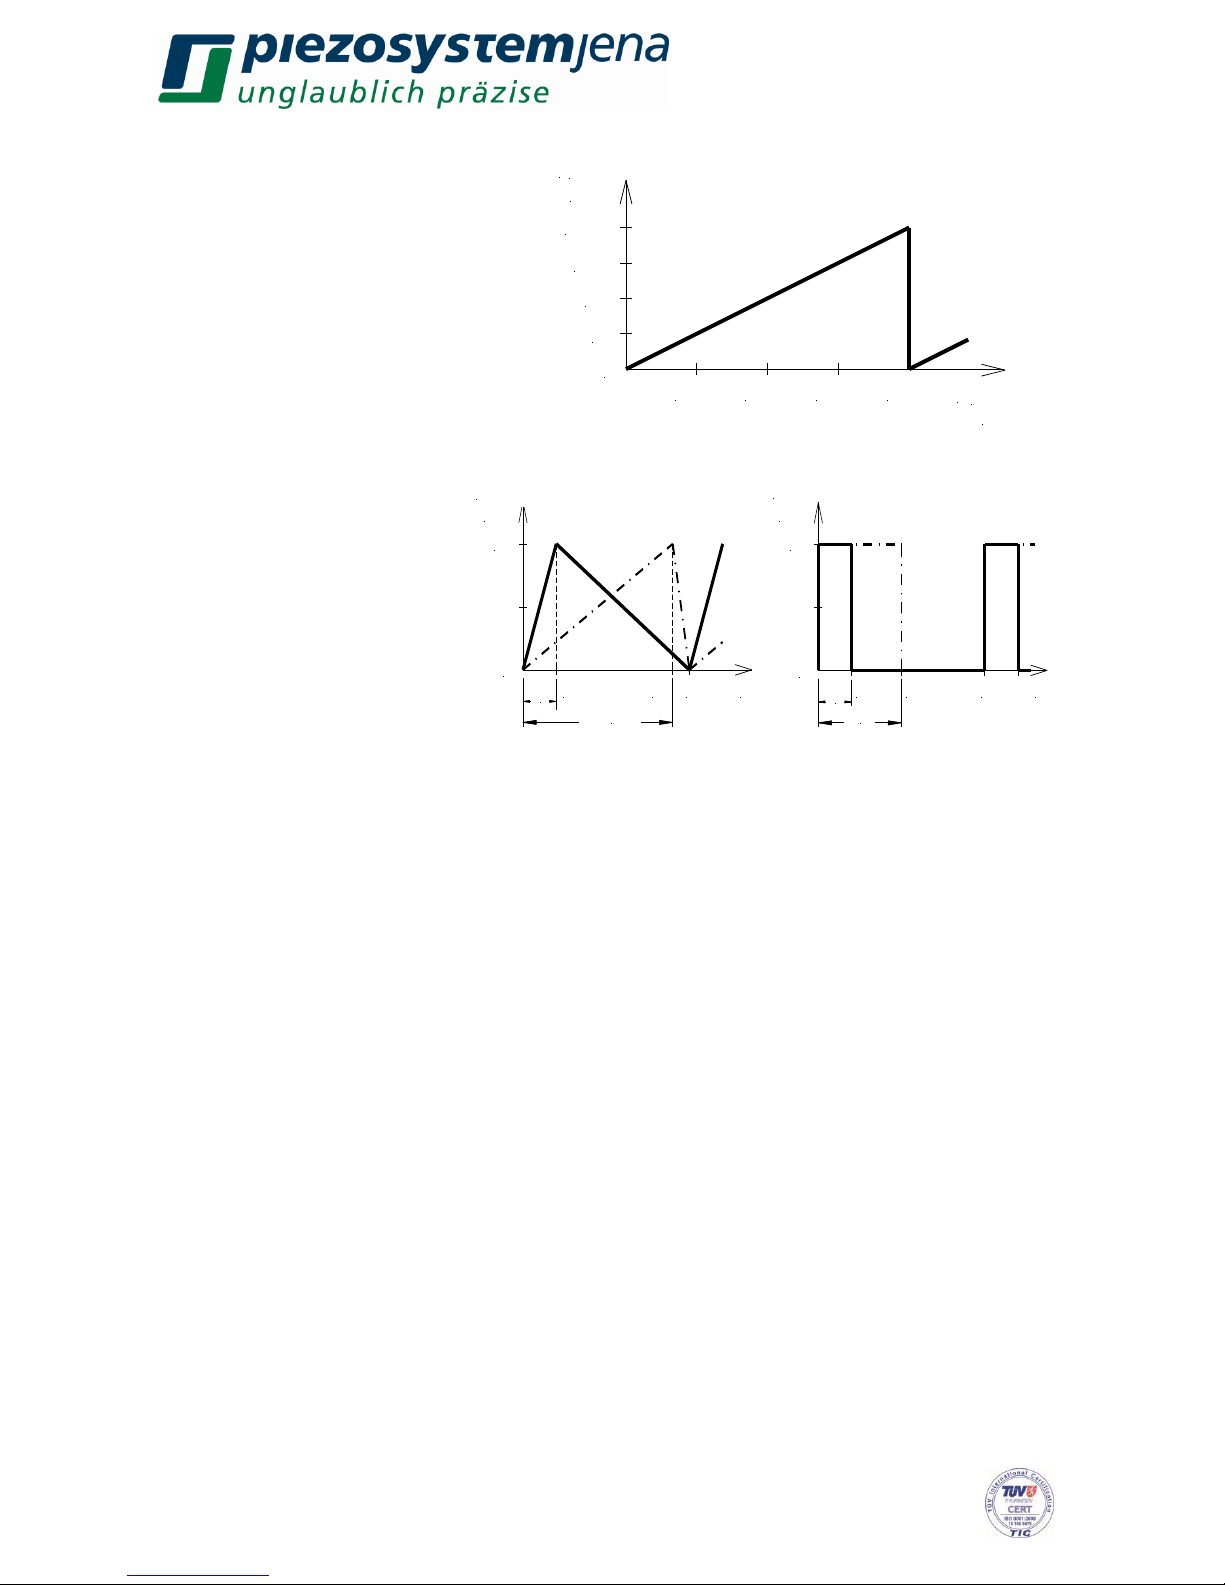
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
78
t
4Tsw
f
10
100
1000
10000
sweep
[Hz]
1
3Tsw2Tsw1Tsw
sweep
[s]
t1
T
Ampl.
[%]
0
100
20%
t2
z.B. 90 %
t
t1
T
Ampl.
[%]
0
100
20%
t2
t
50 %
Dreieckfunktion Rechteckfunktion
Attention: Do not activate trigger function in sweep mode (trgedge =0).
8.7 output of trigger signals
Trigger signals allow us to get an electrical signal when a position is reached or crossed. The
trigger points refer to the measured value (stroke or tilt). The trigger is low-active, i.e. a high/low
edge shows that you have reached a trigger point.
The active stroke/tilt-range for trigger generation is given by “trgss” (start (lower) position) and
“trgse” (end (upper) position). The interval between the trigger points is given by “trgsi”. It is
possible to get trigger signals at the rising edge (trgedge,1), the falling edge (trgedge,2) or both
edges (trgedge,3).
To disable the trigger generation set trgedge,0. The measurement unit for trgss, trgse, trgsi is the
actuator specific unit (e.g. µm or mrad), the length of a trigger signal can be set to multiples of 20
µs (standard is 1*20 µs).
Take care that is there no overlap between two trigger impulses. If this occurs, you must minimize
the length of the impulses (trglen,1), or decrease the movement speed of the actuator.
Furthermore, you must be sure that the trigger range (between trgss and trgse) passes through
plus 0.2% of the total stroke, otherwise no trigger will be generated because no change between
the rising and falling edges will be detected. The points start, end and interval must be set, that the
calculation (endpoint - startpoint) / interval gives a integer number n without a remainder. The
counts of output trigger is given to n+1.
Attention: Do not activate trigger function in sweep mode.
The amplitude that has been selected is the
peak to peak value. The sweep depth is
fixed by 0.1Hz to 10kHz (5 decades). In the
meantime, the frequency increases
logarithmically.This case represents the
"sweep" parameter of the increasing
frequency per decade.
Attention:
It is not possible to calculate the waveform
in real time, but it will be calculated when
activate the sweep generator an stored in
memory. Depending on parameter
sweeptime, it can be take few seconds.
When change the sweep time, initiate a new
calculation of values by switching off and on
the sweep generator (gfkt).
The symmetry of a signal
describes, in the case of the
triangular function, the ratio of
rise time t to time period T.
Based on this, a variation can
be introduced between a fast
increase and a slow decrease
as well as a slow increase and
a fast decrease of the function.
By using the rectangular
function, the duty cycle of high
signal in relation to time of a
period is described.
triangle function
rectangle function
Page 79
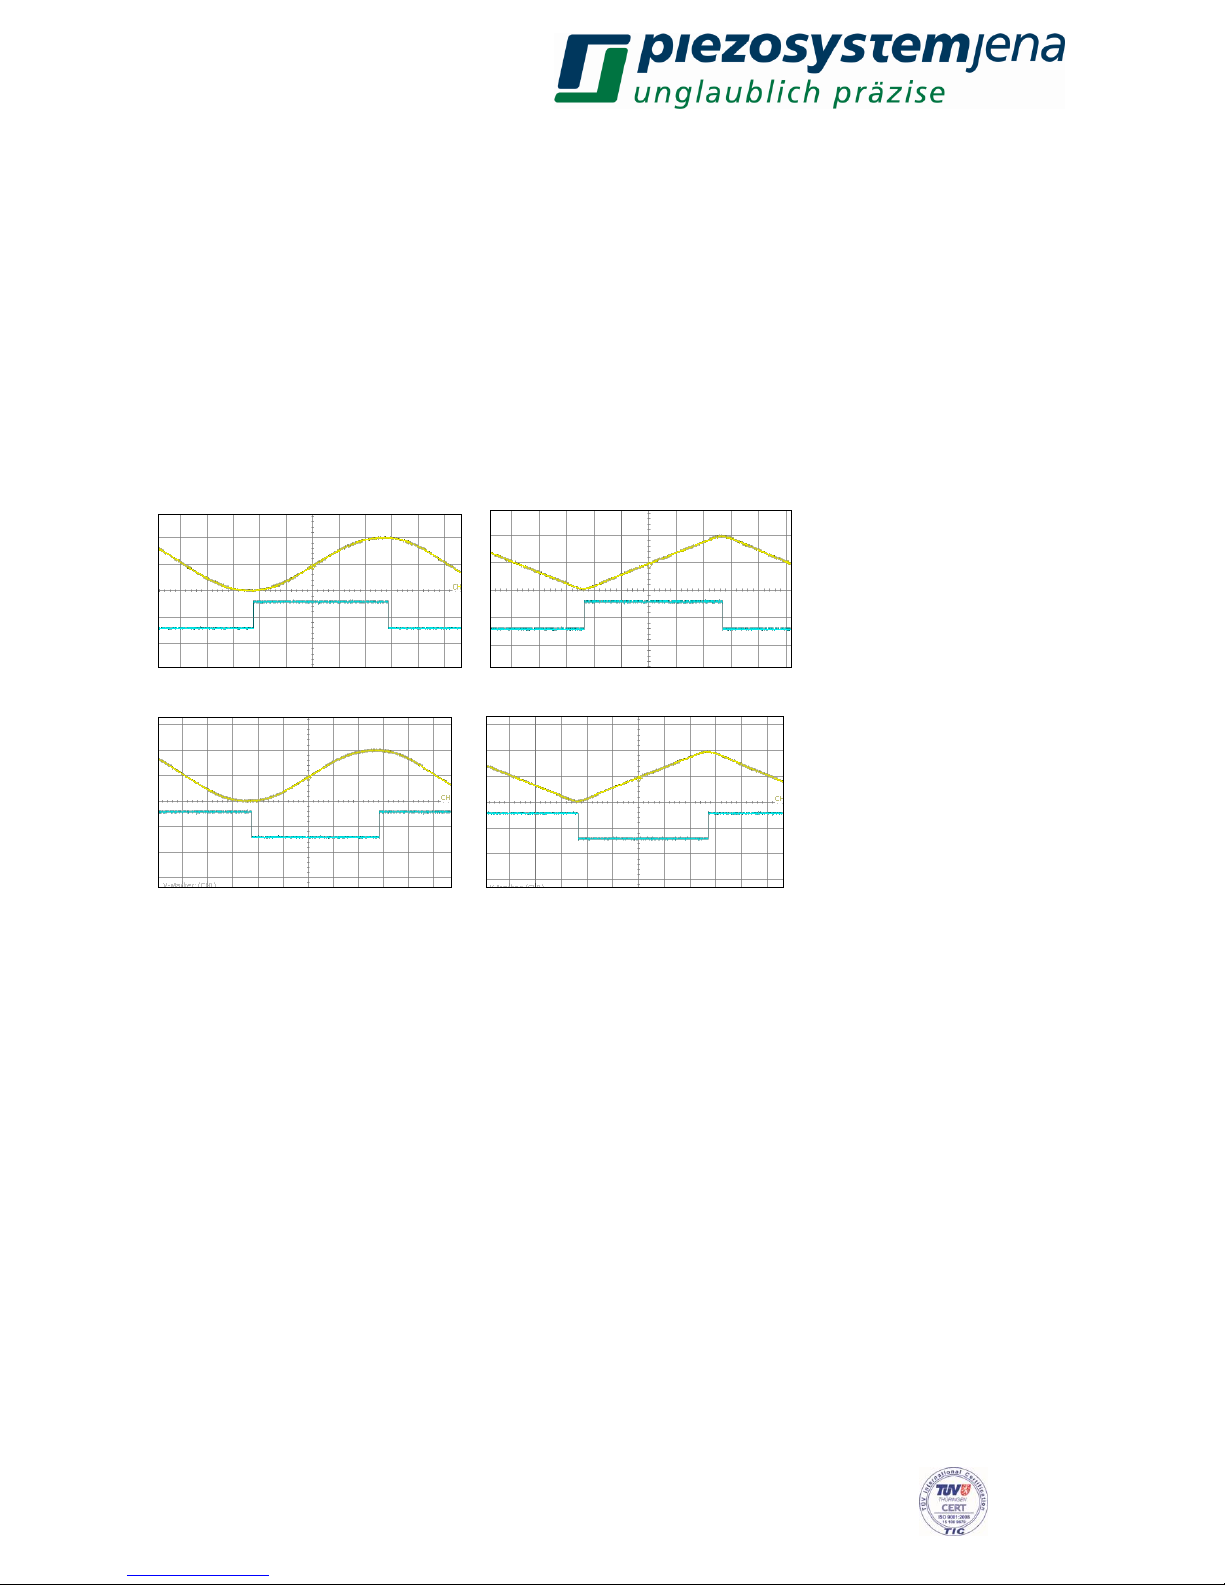
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
79
Example (trgedge=1..3):
An actuator with a closed loop stroke of 80 µm is used as follows: rising edge (trgedge,1), start
point 10 µm (trgss,10) end point (trgse,30) and interval 5 µm (trgsi,5), i.e. trigger points are at 10,
15, 20, 25, 30 µm. After reaching Position 10 µm (from a lower position; rising edge!) the trigger is
set and the next trigger point will be calculated (15 µm), the trigger output will be reset after n*20
µs (trglen,n) and the trigger function is waiting to reach the next trigger position (15 µm) and so on.
After reaching the 30 µm position, the next Trigger position is set to 10 µm, the trigger impulse will
be generated when the 10 µm position is reached from a lower position than 10 µm (rising edge).
Extended trigger functions (trgedge= 4 / 5 / 7):
The function trgedge,4 triggers at any change of moving direction, with trgedge,5 the output is
inverted to trgdge,4. No parameters will neendet.
Abb: trgedge,4
Abb: trgedge,5
Function trgedge,7: at any change of moving direction a trigger with length n*20µs appears
(parameter n: trglen).
Page 80
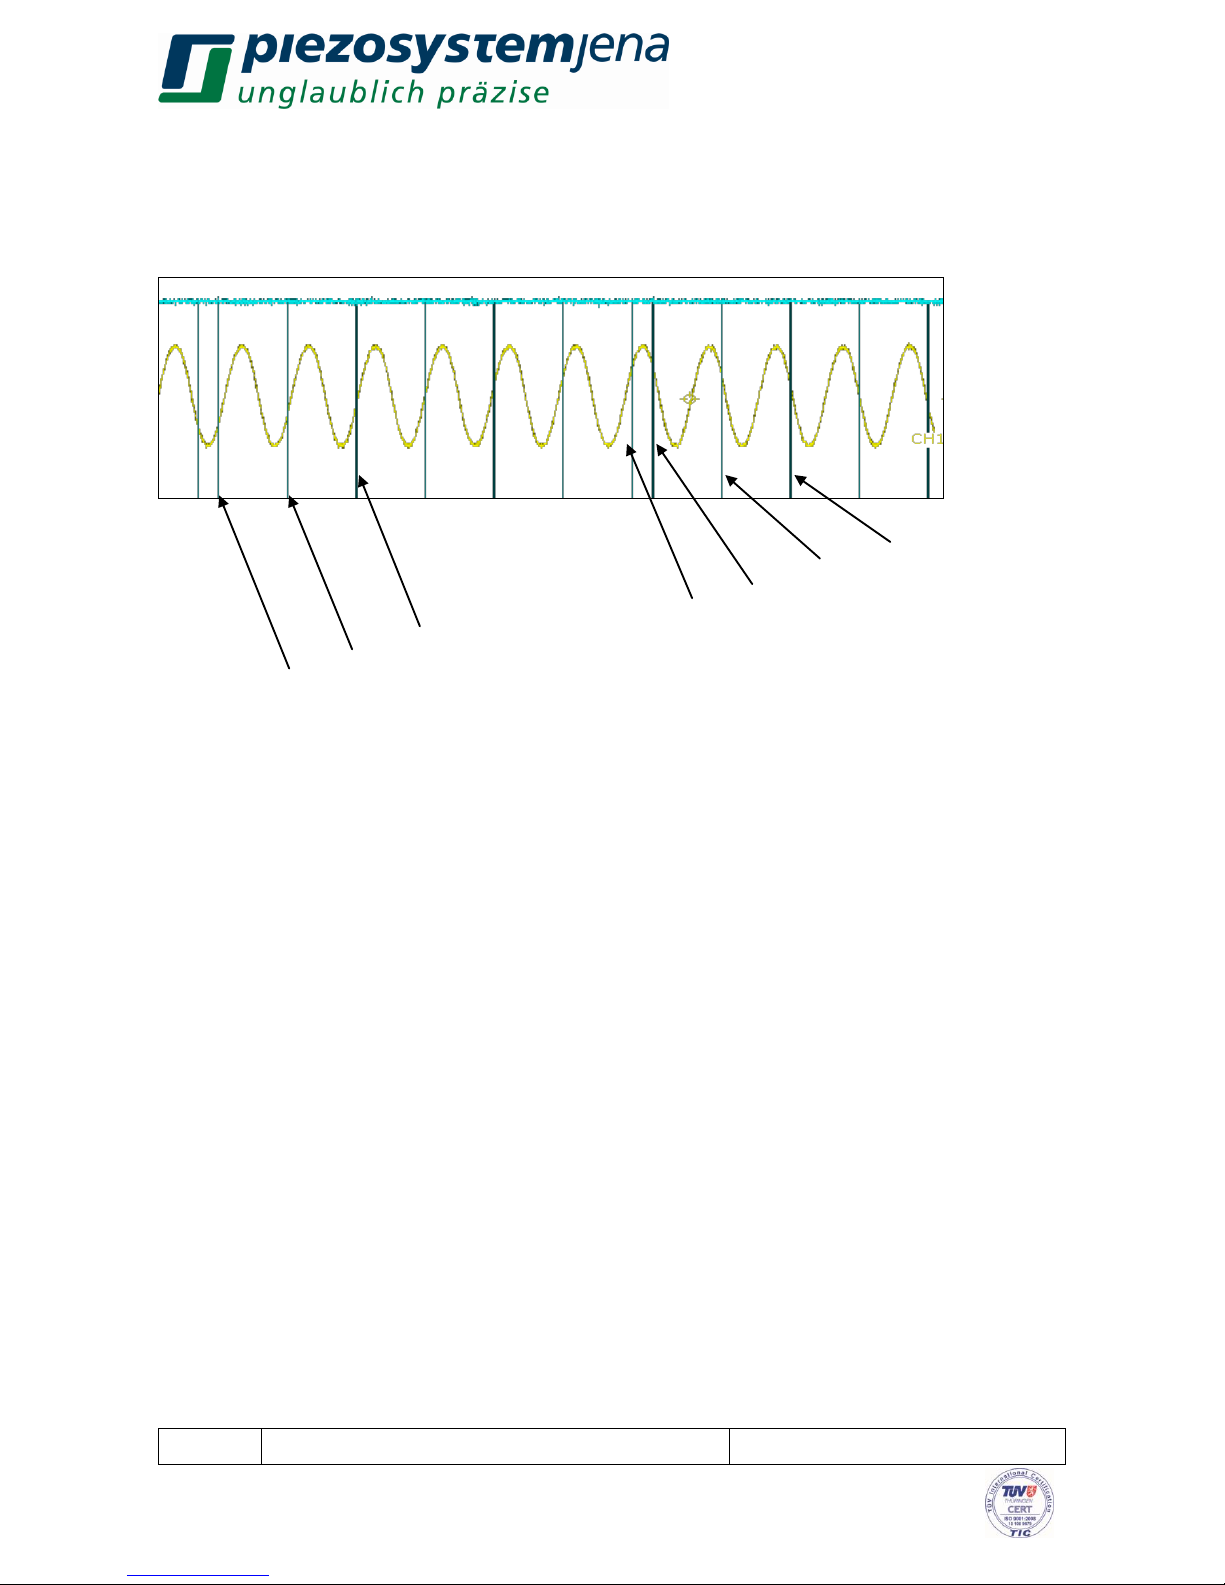
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
80
Trigger function „moving trigger“ (trgedge,6)
This function is parameterized by trgss, trgse, trgsi und trglen. On each period, only one trigger
appears, the trigger point “moves” at every period by its increment (trgsi). After reaching the end
position (trgse) the trigger point “moves” backward.
…
trgse-n*trgsi
trgse (end point)
trgse (end point)
trigger at trgss+n*trgsi (n=2)
trigger at trgss+n*trgsi (n=1)
start point (trgss)
The recognition of edges works as follows:
During the rising edge, the highest measurement value (position) will be stored. If there is a
decrease in the measurement value of more than 0.2% (of total stroke) under the stored value, a
falling edge will be recognized. During the falling edge, the lowest measurement value (position)
will be stored.
If there is an increase in the measurement value of more than 0.2% (of total stroke) over the stored
value, a rising edge will be recognized.
This principle depends on whether or not trgss and trgse are bordered by a working area that
crosses at least 0.2% (of total stroke) out of the borders.
Triggering on setpoint:
At very small trigger distances (near <=1/1000 of total actuator stroke), the influence of internally
electrical noise of the position value becomes noticeable. Wrong trigger outputs can be happen. A
difference between the expected counts of triggers and the happened can indicate this. A solution
for this problem can be triggering on setpoint. This principle uses following circumstances:
The real positioning noise at the actuator is much less than the internally electrical noise
The setpoint (when digitally controlled or internally generated) is noise free
The trigger generation uses the setpoint values. Consider, that the system is used in closed loop
mode to reduce differences between setpoint and real position. Furthermore consider that also in
closed loop mode a small difference between setpoint and real position (tracking error) is still
happened. It depends on loop controller settings and moving velocity. For simple correct this error,
use the parameter “trigger offset” (“trgos”). Set “trgos” to the tracking error, the the trigger outputs
are shifted, so that the trigger position is well correspond to the real actuator position. The value of
“trgos” is positive when the real position is following the setpoint (normally case). If the tracking
error is unknown, set “trgos” to 0. On triggering by real position value, the offset is internally always
set to 0.
trgss
lower trigger position
Page 81
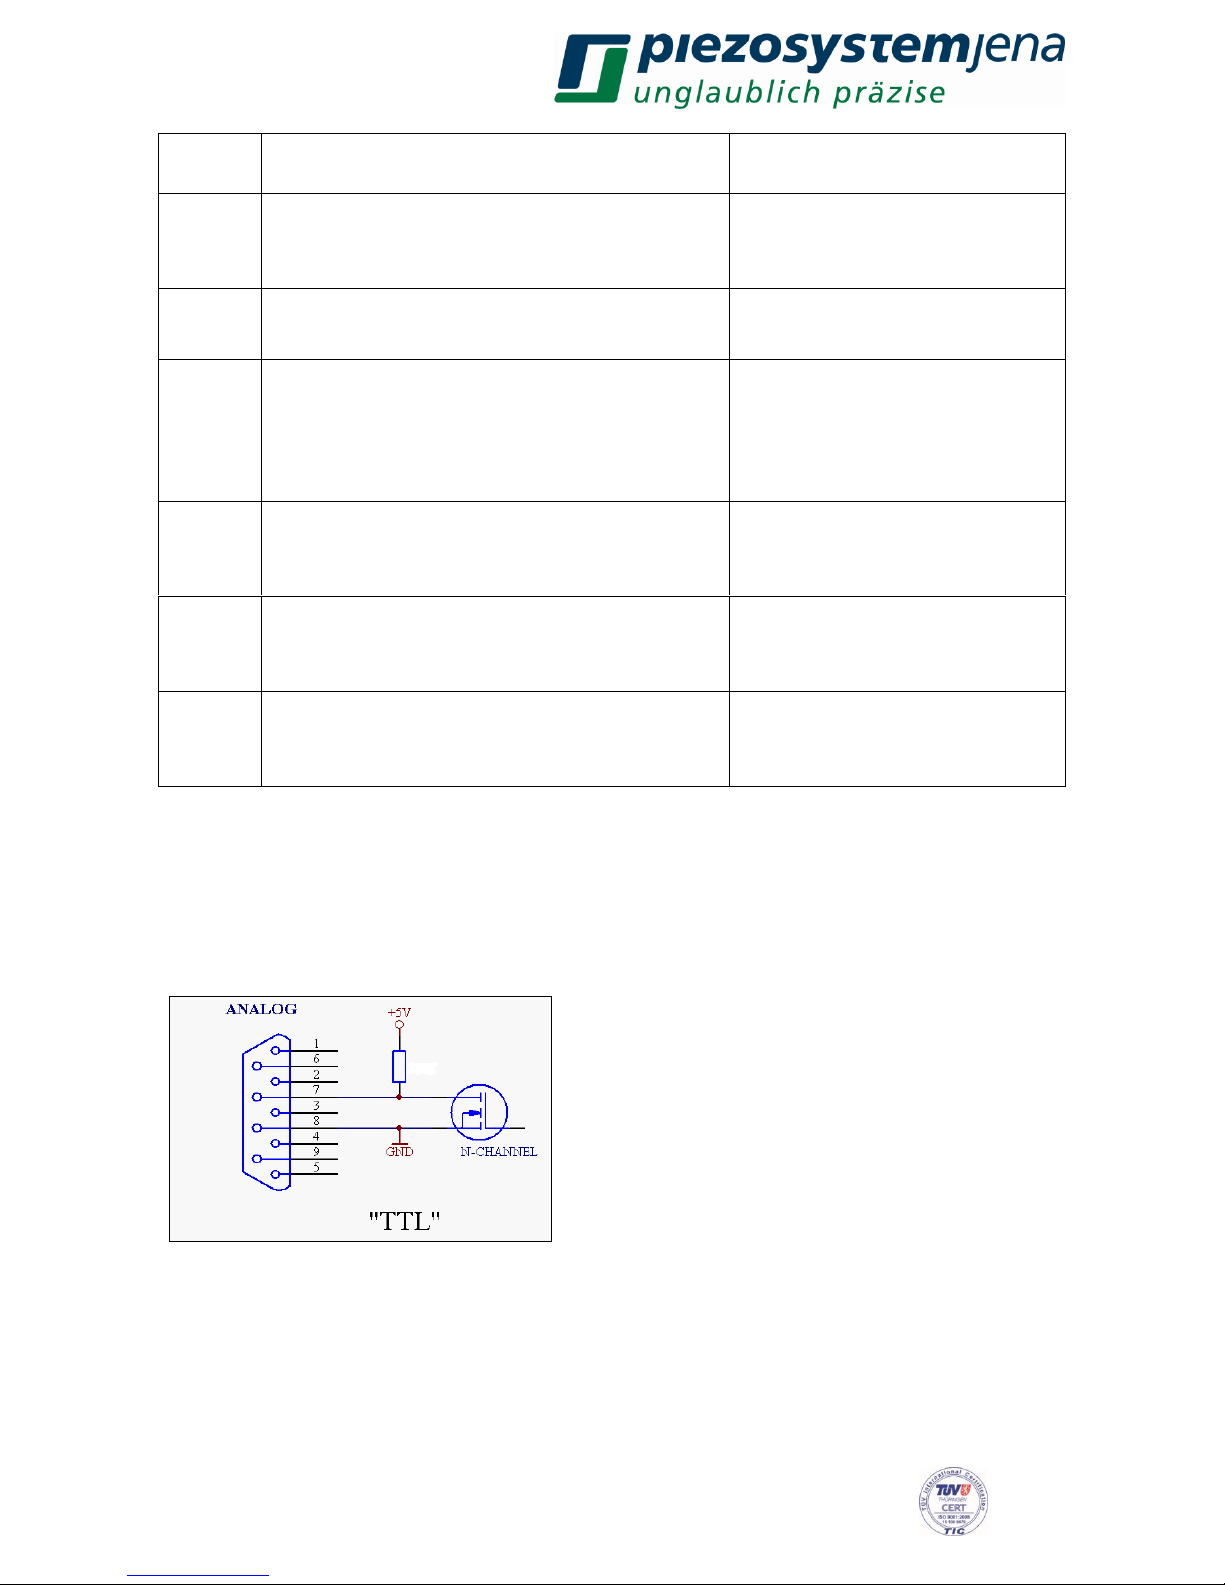
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
81
this is the lowest value where a trigger signal is
generated
unit µm or mrad
trgse
upper trigger position
this is the highest value where a trigger signal is
generated
unit µm or mrad
trgsi
trigger interval
this is the distance between the trigger points
unit µm or mrad
trgedge
trigger edge
this value depends on which direction the trigger
point must be reached for trigger generation
0: trigger disabled
1: trigger at rising edge
2: trigger at falling edge
3: trigger at both edges
trglen
trigger length
this values depends on the duration of a trigger
impulse
(n * 20µs n = 1…255)
trgsrc
trigger source
selects real position value or setpoint for trigger
generation
0 = real position value (measured)
1= setpoint
trgos
trigger offset
shifts the trigger points when triggering on
setpoint
[µm] or [mrad]
table 13: commands for trigger generation
Hardware:
The output for trigger signals is the 9-pin D-Sub connector “ANALOG”.
The pin 7 (trigger out) and pin 8 (ground) are used.
sketch 4: internal circuit
8.8 scan function
The scan allows the output of exactly one period of the function generator (sine or triangle). This
will require that the relevant functional parameters be set (frequency, amplitude, offset or
Page 82
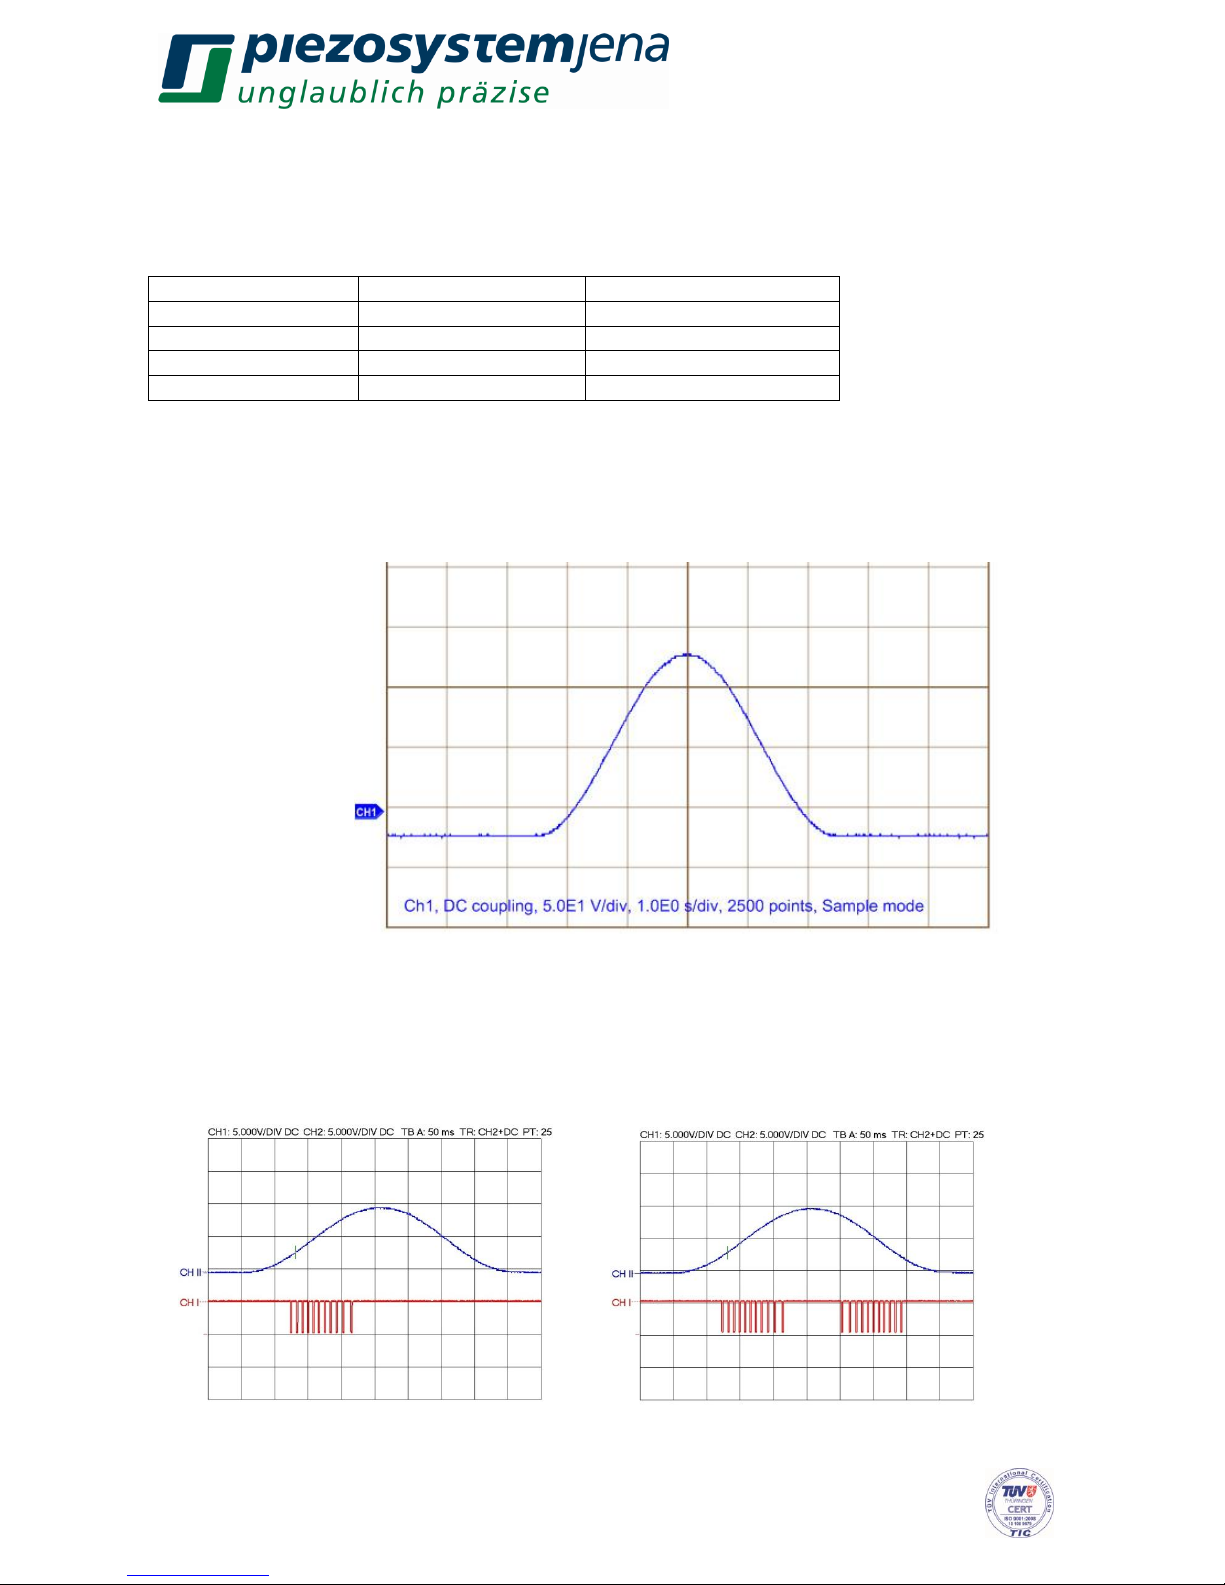
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
82
symmetry). The function generator does not need to be activated (gfkt,0). To select a scan, set the
scan type to sine (sct,1) or triangle (sct,2).
The scan starts with “ss,1”. During a scan, the status can be requested with "ss<CR>". The answer
“ss,2” means the scan is still running, and “ss,0” indicates the scan is complete. A running scan be
aborted by setting the status to zero (ss,0<CR>).
scan type
function
number of periods
1
sinus
1
2
triangle
1
3
sinus
2
4
triangle
2
Example:
scan sine , 100% amplitude, 0% offset, frequency=0,2Hz
gfsin,0.2 <CR>
gasin,100<CR>
gosin,0<CR>
scan type: sct,1
start scan: ss,1
sketch 4: output voltage of a sine scan (open loop)
Application:
The combined use of trigger generation and scan function permits a highly exact scan of a probe.
Acceleration forces (and with it oscillations) are minimized by using a sine function, and actions
can be initiated by the trigger generation at exactly defined actuator positions.
sketch 5: sine scan with trigger impulses at rising / both edges
Page 83
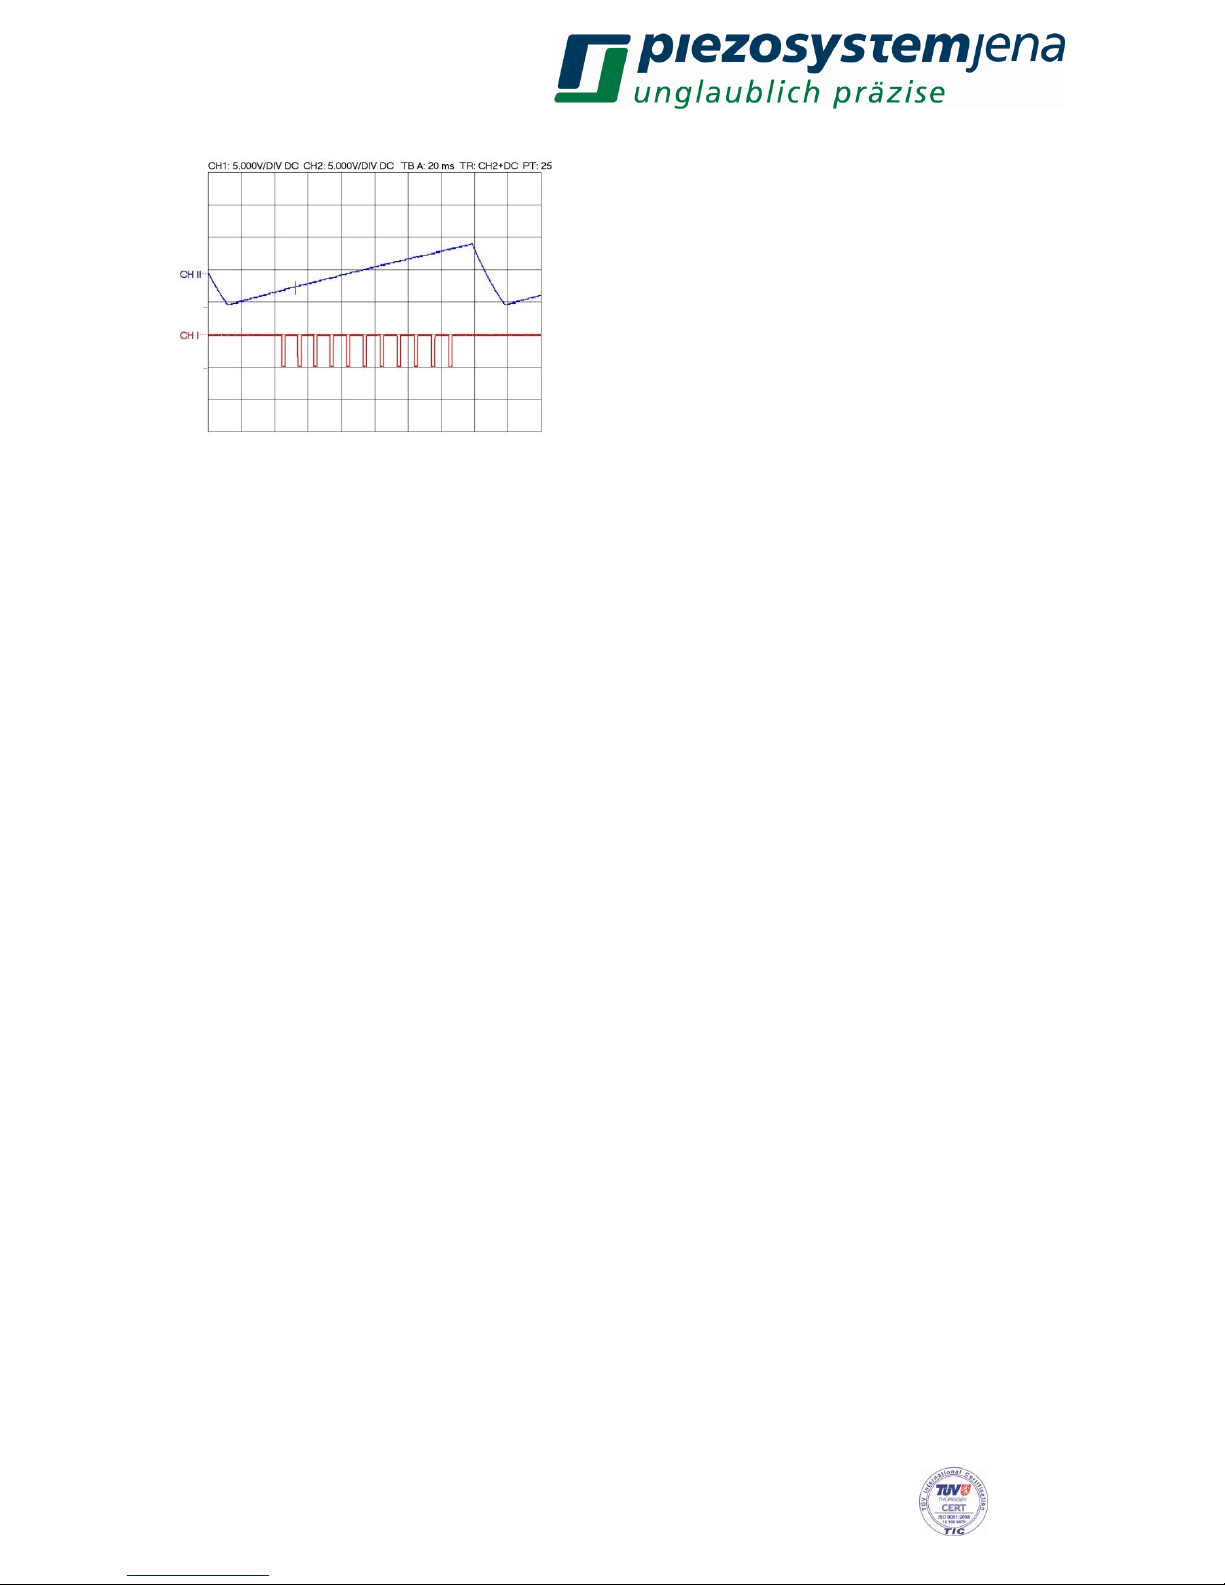
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
83
sketch 6: triangle scan with trigger impulses at the rising edge
8.9 data recorder
For deeper analysis of the system behavior, a two channel data recorder can be used.
Channel 1 records the position signal, channel 2 the actuator voltage. The maximum record length
is 500000 samples each channel. Both channels always have the same record length, given by the
command “reclen,value” [value=0..500000]. For slow or moderate movements, it is possible to
reduce the maximum sample rate of 50kHz, by just recording every nth value. This can be done
with the command “recstride,N” [N=1..1000]. The recording duration is given by
reclen.recstride20rectlen µstt
There are several ways to start the data recorder:
the “set”-command; a running recording will be aborted and a new one will started
the start of wave generator (command “gfkt,n” , n>0)
the start of scan function (command “ss,1”)
the command “recstart” (also without performing any movement)
The recording ends automatically after reaching the desired record length (reclen). The readout
can be done independent from recording, also while recording.
Readout the data recorder:
To readout the data recorder, the commands „m“ (position value) and „u“ (actuator voltage) are
used. The readout can start at any recorded position, the pointer to the start address can be set
with „recrdptr,n“ [n=0..499999]. After this, the readout of the recorded position value or actuator
voltage value by commands “m” or “u” can be executed. The address pointer will be automatically
increased, so that a further command returns the next recorded value. This pointer increase effects
both channels. Thus, to read out the same index of both channels the initial pointer value has to be
set again.
There are different readout modes. When the commands “m” or “u” are sent without a parameter or
with parameter=0, the answer is formatted to “command,value<CR>”, when the commands are
sent with parameter=1, the answer is formatted to “value<CR>”. By appending a further parameter
value=n, the device responds a block of n values (see examples at the end of this chapter).
Output data format
To reduce the amount of transmitted data, a data reduced transfer with a constant data length is
realized.
Counts with value range from 0 to 0xffff (16bit, hexadecimal format) will be transmitted. These
counts represent a range for the position value from -30% to 130%, where 0%..100% corresponds
to the closed-loop-range of the actuator and an overshoot of +/- 30% is representable.
Page 84
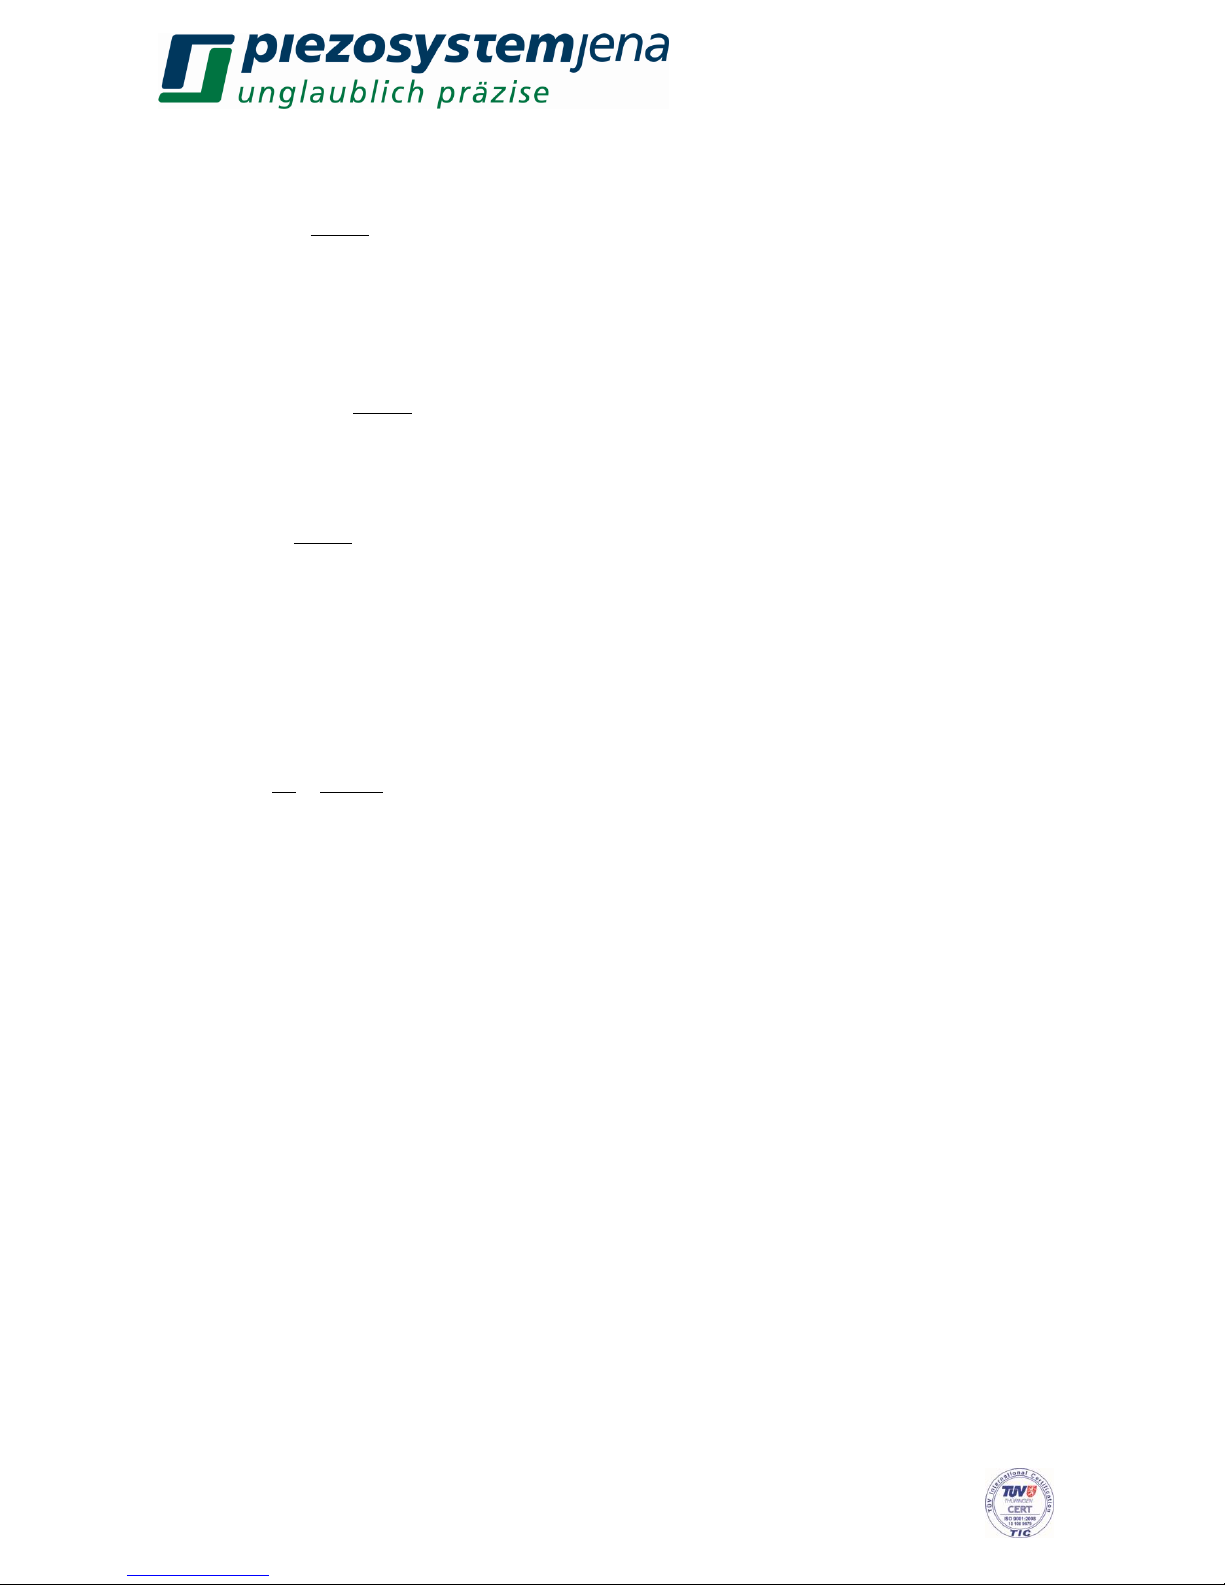
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
84
The actuator position is calculated by:
30counts
65535
160
%position
For the actuator voltage range, -5%..105% is sufficient, where 0% corresponds to a voltage of -20V
and 100% corresponds to +130V. Hence, the maximum representable voltage range is given to -
27.5V..+137.5V.
75counts
65535
165
ltageacuator vo V
A response to command m, for example, might look like: „m,b63a“. The value b63a
hex
represents
46650
decimal
, this corresponds to a position of 83,89%, based on the closed-loop-range.
89.833046650
65535
160
%position
Example 1:
A jump (in open loop mode), with a record duration of t=200ms and a sample rate of ∆t=100µs
shall be recorded. From this follows a sample count of 2000 (you can always sample more, but
minimum the desired readout length). Afterwards the position values are read out, followed by the
voltage values. Thus, the minimum sample count is 2000 based on the calculation
2000
100
200
rectlen
min
µs
ms
t
t
Command history for the issue described above:
cl,0 // open loop
set,-10 // set initial voltage to -10V
// wait a bit, until the initial position is reached (e.g. 0.5s)
recstride,5 // 5x20µs=100µs
reclen,2000 // 200ms/100µs=2000 samples
set,110 // jump in open loop to 110V, record starts automatically
// wait a bit, until the record is done
recrdptr,0 // rec_read_pointer (readout start address set to 0)
m // read out 1st sample (position)
m // read out 2nd sample (position)
…
recrdptr,0 // rec_read_pointer (readout start address set to 0)
u // read out 1st sample (voltage)
u // read out 2nd sample (voltage)
…
Example 2:readout modes:
Page 85
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
85
u<CR> Response: u,value<CR>
u,0<CR> Response: u,value<CR>
u,1<CR> Response: value<CR>
u,0,3<CR> Response: u,value<CR> u,value<CR> u,value<CR>
u,1,4<CR> Response: value<CR> value<CR> value<CR> value<CR>
9 handling
The actuator is connected to the EVDxxx using the “PIEZO” plug. The potentiometer knob is used
to adjust a static output voltage or position, depending on the operation mode (Offset). The
“ANALOG” plug offers an analog interface to control the amplifier using a voltage between 0 and
+10 V making arbitrary and scan functions possible. Please remove any analog input voltage from
the amplifier before you turn the system on or off to avoid damage.
After power-on, the “READY” LED on the EDS lights up. When the power-on self test is finished,
the display shows “main menu”. All amplifiers start their own power-on self test and initialization.
When the LED's “UDL” and “OVL” stop blinking, the amplifier has initialized successfully. During
this procedure all necessary parameters are transferred from the actuator’s ID-chip to the amplifier
and the EDS. Amplifiers without an attached actuator cannot complete this sequence. They remain
blinking and cannot communicate with the EDS.
When an EDS2 is part of your system, all initialized channels are displayed. The amplifiers from
left to right are shown from top to bottom, meaning that the amplifier in position1 (left) is shown in
row 1 (top). For example, if positions 1, 2, and 3 are used with amplifiers, the display shows the
actuator name “X” (“Y”, “Z”...) in rows 1, 2, and 3, “ol” for open loop and the actuator voltage “-
20.000 V”. Rows 4, 5, and 6 remain blank, which means there was no amplifier found.
When the system starts up and no external voltage is applied to the MOD input, the actuator is in
the most negative position of its deviation (see sketch). By pressing the potentiometer in, the
operation mode changes to closed loop. The actuator moves to the start position of the closed loop
range. Due to the different motion ranges of the actuator in open and closed loop, and because of
the fast travel of the actuator to the 0 µm position, a cracking noise can be heard. This is normal
and not a malfunction! Turning the potentiometer to the right will increase the deviation until the
maximum closed loop position is reached. This range will vary depending on your type of actuator.
sketch 7: open loop / closed loop
The yellow “OVL” LED shows an overload, while the yellow “UDL” LED shows an underload.
Please try to avoid this. When an external analog voltage is applied, try to decrease or remove it. If
Actuator: 100µm open loop stroke
80µm closed loop stroke
10% stroke reserve
10% stroke reserve
Page 86
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
86
the LEDs still light up, check the connection between the amplifier and actuator. Additionally, a
mechanical blocking or overload of the actuator can prevent actuators from reaching their position.
If none of the described troubleshooting has worked, turn off the system and contact our support
team. Please do not continue working after your actuator has been damaged.
The values of calibration are valid only for a specified assembly configuration. Any change
in the assembly configuration can cause the modes OVL or UDL. Please provide us with
your assembly configuration in advance.
10 controller adjustment
When any actuator made by piezosystem jena is connected to the EVDxxx amplifier, their specific
values are read from the actuator’s ID-chip. The Digital Signal Processor (DSP) of the amplifier is
set with these values. These parameters were investigated in the piezosystem jena laboratory
and ensure safe function of the actuator.
There are no kp-, ki- and kd-values for actuators without a measurement system because the
closed loop mode is impossible in this configuration. Closed loop is automatically switched off.
To adapt the controller properties to your special application, please start with the default values.
First turn on the closed loop mode by pressing the OFFSET potentiometer in. Change one
parameter step by step and check the result with the oscilloscope on the “ANALOG” socket of the
pertaining amplifier. You must install the monitoring output to Umes/OL in the analog i/o menu.
In general, change the parameters in small steps and, depending on the actuator's reaction,
slightly increase the step width. If the system begins to oscillate, switch off the closed loop
immediately by pressing the OFFSET potentiometer button of the pertaining amplifier, then reset
the last values entered!
First of all check the function of the notch filter. This has been factory adjusted so that the main
resonant frequency is suppressed in an actuator with standard mass loading. If your application
has a different mass, the resonant frequency changes (higher mass = lower frequency). The notch
parameters are adjustable in the choose menu “slewrate/filter”. In filter type one has to select
notch. The bandwidth has to be reduced.
The sweep function of the internal function generator can be used to determine the resonant
frequency. Use function generator in the choose menu of the actuator. Set the amplitude to 5%,
the offset to 0%, and the sweep time to 1 (1 sec/decade). Set the amplifier to open loop (“OL/CL”
LED lights green). With the MOD/MON cable (MON plug) you can connect the oscilloscope to the
ANALOG socket of the amplifier. The following adjustments on the oscilloscope are required: store
function, time base = 0.5 sec/div, and input voltage = 0.1 V/div. The display shows the response of
the actuator measured by the integrated measurement system. Before the measured curve swings
out, there is a position where the amplitude is 0 Volts. This is the adjusted notch frequency. At the
resonant frequency, the measured curve goes very high. At this point you have to adjust the notch
frequency to the resonant frequency to linearize the curve. Using the notch filter might increase
noise.
The correct ki-value is determined as follows:
In the function generator menu, set rectangle to 1 Hz, amplitude to about 50%, and offset to 25%.
Please set the monitoring output to Umes/CL in the analog i/o menu. The following adjustments
on the oscilloscope are required: store function, time base=0.05 sec/div, and input voltage=1 V/div.
Set the amplifier to closed loop (“OL/CL” LED lights yellow). The oscilloscope display shows the
step response of the actuator measured by the integrated measurement system. If the slew rate is
too low, please increase the ki-value in the digital controller menu. The overswing after the rise
time should be smaller than 1% of the total step.
Page 87
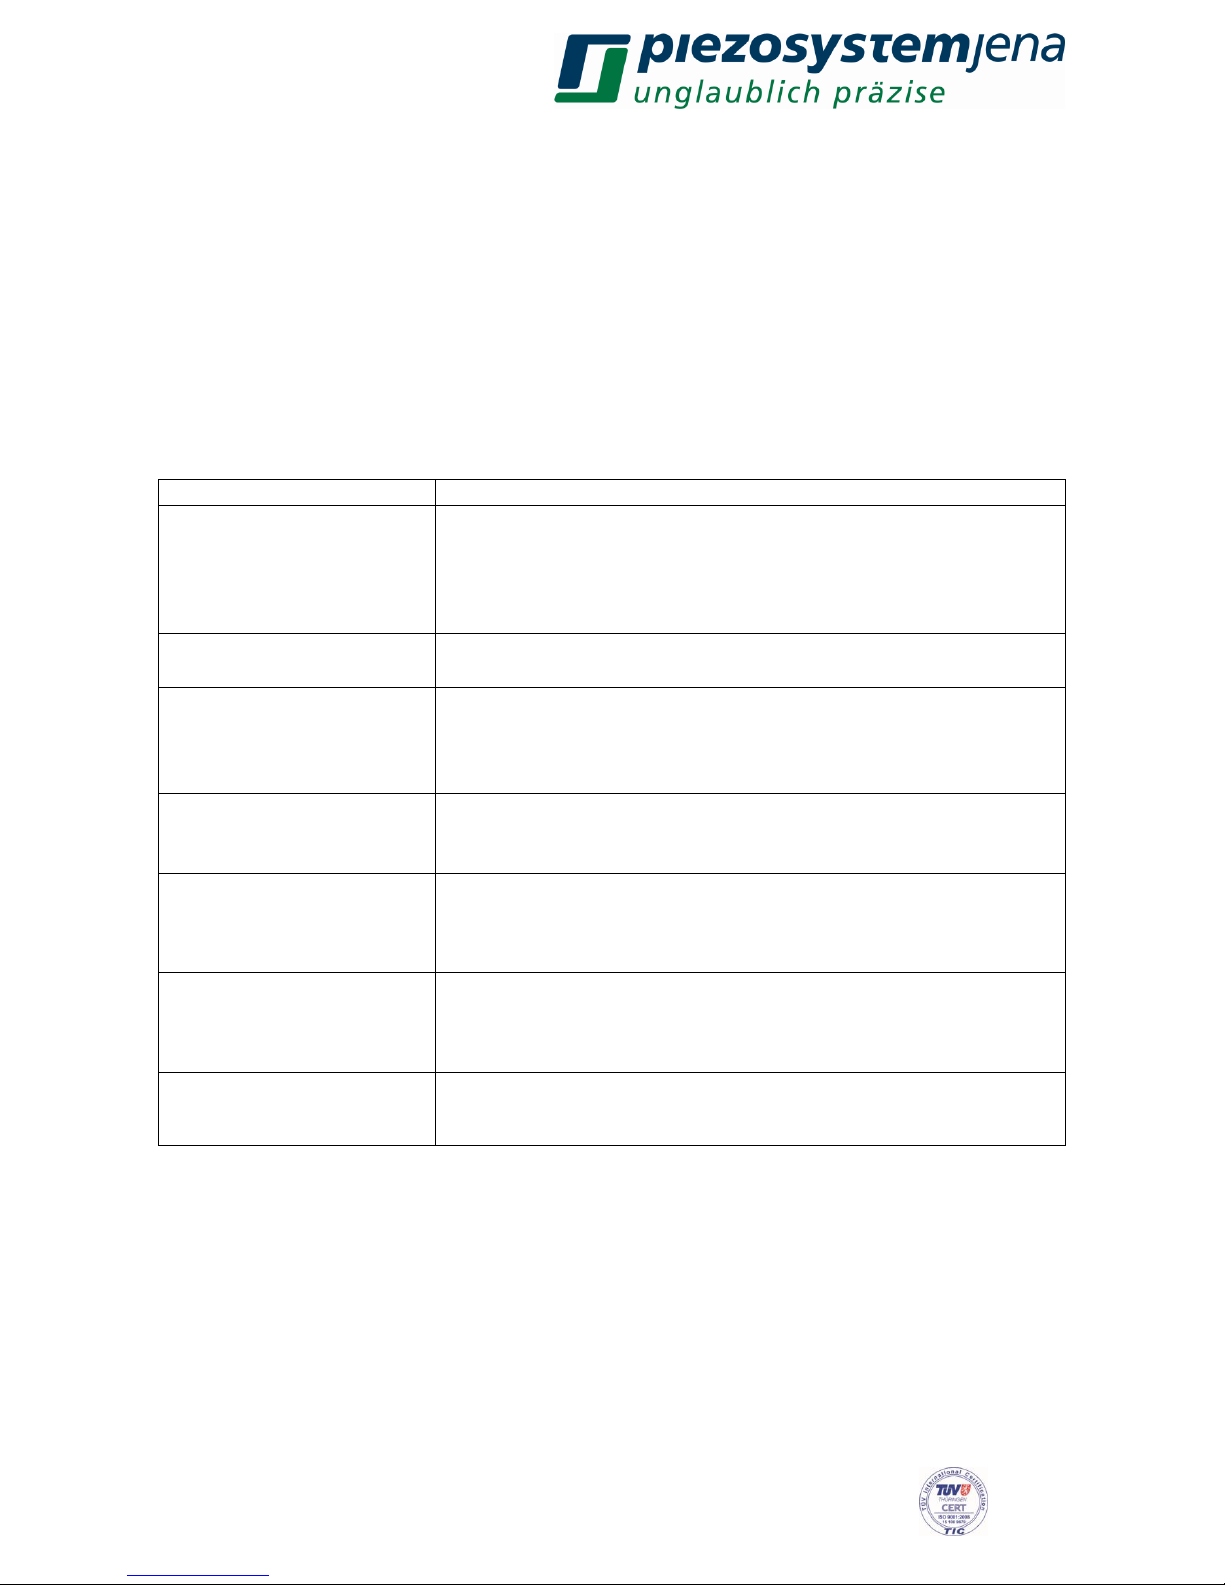
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
87
In these adjustments, the actuator system can begin to oscillate in resonant frequency.
Please switch off the closed loop immediately by pressing the OFFSET potentiometer
button of the concerned amplifier. Then reset the last values entered! Continuous use at
resonance can damage the actuator!
Now you can try to increase the slew rate in the slewrate/filter menu, as long as no oscillation or
large overswing occurs.
11 troubleshooting
Please check all cables and connections first if the system is not working properly.
error
possible solution
no reaction at switch on
Check the power cord.
Check whether the main switch on the back side is on.
In the main switch there are two fuses. Remove the power cord
from your device and check the fuses. If one is damaged please
replace, only using fuses of the same value.
UDL/OVL-LED blinks
Check the connection between actuator and amplifier.
Check the actuator cable for damage.
UDL/OVL-LED light up
in closed loop mode
The actuator is not able to reach the commanded position.
Check the modulation input and offset.
Check your actuator for mechanical blocking.
Check whether your actuators move properly in open loop mode.
actuator oscillates in
resonant frequency in
closed loop
Check the PID-controller adjustments, reduce the ki-value,
Reduce the kd-value.
Check whether the function generator is still working.
read back parameters
always deviate with the
same level from the digital
target value
Please switch off the analog modulation input when it’s not used.
Command: modon, x, 0 (see 8.5.3 commands). External signals
can cause interference or a command value offset.
actuator does not move in
spite of the applied analog
modulation signal on the
MOD input
Please switch on the analog modulation input by using command
modon, x, 1 (see 8.5.3 commands).
displayed / interface values
don’t represents the real
signal sequence
Maybe aliasing effect occurs. When the refresh rate is less than
the half working frequency (under sampling), aliasing will be
occur. This has an effect only for display, not for the real system.
table 14: errors
Page 88
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
88
11.1 error register
The error register is a 16bit register. Each bit describes different error. Once error has occurred the
error register changes and error message as a decimal number will be issued via interface.
„?ERR,channel,error“ CR LF.
The decimal sum of all bits results the error value:
bit
description
decimal
0
I²C error 0 – no error
1 – I²C error
0
1
1
------
--
2
temperature 0 – no error
1 – temperature out of range
0
4
3
OVL 0 – no error
1 – overload in CL
0
8
4
UDL 0 – no error
1 – underload in CL
0
16
5 – 15
------
--
table 15: error register
For high precision positioning with nm-resolution, you must warm up the amplifier 2 hours before
use. A constant temperature is beneficial. Consider that a variation of 5 Kelvin results in an
elongation of 13 μm in steel with a length of 200 mm. The best results for resolution and accuracy
can only be achieved by setting the digital target values. Therefore, please switch off the analog
modulation input when it’s not being used.
Equipment customization makes adaptations, according customer preferences, that are possible in
terms of the technical threshold values e.g. the main voltage or the output voltage. Please contact
our technical service department in order to find out the possibilities for your specific application.
Special adaptations must be paid for by the customer.
Page 89
Geschäftsführer: Dr. Bernt Götz • Telefon 03641/66880 • Fax 03641/668866 • www.piezojena.com
89
12 your notes
 Loading...