

Otto Bock SensorHand, SensorHand 8E39 8, SensorHand 8E38 8, SensorHand 8E41 8 Instruction Manual
Page 1
SensorHand Speed 8E38=8*, 8E39=8*, 8E41=8*
Gebrauchsanweisung ����������������������������������������������������������������������������������������������������������� 3
Instructions for use ��������������������������������������������������������������������������������������������������������������19
Instructions d‘utilisation �������������������������������������������������������������������������������������������������������33
Istruzioni per l’uso ���������������������������������������������������������������������������������������������������������������50
Instrucciones de uso �����������������������������������������������������������������������������������������������������������66
Manual de utilização ������������������������������������������������������������������������������������������������������������82
Gebruiksaanwijzing �������������������������������������������������������������������������������������������������������������98
Bruksanvisning �����������������������������������������������������������������������������������������������������������������114
Brugsanvisning ����������������������������������������������������������������������������������������������������������������� 129
Bruksanvisning �����������������������������������������������������������������������������������������������������������������144
Használati utasítás �������������������������������������������������������������������������������������������������������������158
Kullanma talimatı ��������������������������������������������������������������������������������������������������������������� 173
Οδηγίες χρήσης ����������������������������������������������������������������������������������������������������������������188
Руководство по применению ���������������������������������������������������������������������������������������������202
取扱説明書 ����������������������������������������������������������������������������������������������������������������������� 219
Page 2
1
2
5
3
1
2
7
2 | Ottobock SensorHand Speed
4
6
8
Page 3
Deutsch
Datum der letzten Aktualisierung: 2015-04-07
• Lesen Sie dieses Dokument aufmerksam durch.
• Beachten Sie die Sicherheitshinweise und die angegebenen Vorkehrungen in diesem Begleitdokument.
• Falls bei der Inbetriebnahme, der Benutzung oder Wartung des Produkts Hilfe erforderlich
ist sowie bei unerwartetem Betrieb oder Vorkommnissen kontaktieren Sie den Hersteller
(siehe Herstelleradresse auf der Rückseite dieses Begleitdokuments).
Nehmen Sie das Produkt nur gemäß den Informationen in den mitgelieferten Begleitdokumenten in Betrieb.
1 Verwendungszweck
1.1 Medizinischer Zweck
Die Ottobock SensorHand Speed 8E38=8*, 8E39=8* und 8E41=8* sind ausschließlich zur
exoprothetischen Versorgung der oberen Extremitäten zu verwenden.
1.2 Anwendung
Die Ottobock SensorHand Speed 8E38=8*, 8E39=8* und 8E41=8* können für ein- oder beidseitig amputierte Patienten eingesetzt werden.
1.3 Einsatzbedingungen
Die Ottobock SensorHand Speed 8E38=8*, 8E39=8* und 8E41=8* wurden für Alltagsaktivitäten entwickelt und dürfen nicht für außergewöhnliche Tätigkeiten wie zum Beispiel Extremsportarten (Freiklettern, Paragleiten, etc.) eingesetzt werden.
Die Ottobock SensorHand Speed 8E38=8*, 8E39=8* und 8E41=8* ist ausschließlich für die
Versorgung an einem Patienten vorgesehen. Der Gebrauch des Produktes an einer weiteren
Person ist von Seiten des Herstellers nicht zulässig.
1.4 Qualifikation des Orthopädie-Technikers
Die Versorgung eines Patienten mit der Ottobock SensorHand Speed 8E38=8*, 8E39=8* und
8E41=8* darf nur von Orthopädie-Technikern vorgenommen werden, die von Ottobock zur Verwendung von MyoBock-Komponenten geschult und zertiziert wurden.
2 Sicherheitshinweise
Eine Nichtbeachtung der nachstehenden Sicherheitshinweise kann zu Beschädigung oder Fehlfunktion des Produkts führen. Beachten Sie die Sicherheitshinweise und die angegebenen Vorkehrungen in diesem Begleitdokument.
• Bluetooth Geräte (Fremdprodukte, die nicht von Ottobock freigegeben sind): 0,22m
• Verwenden Sie beim Aufziehen des Prothesenhandschuhs kein Silikonspray, der sichere Sitz
des Handschuhs wird dadurch gefährdet. Als Montagehilfe empehlt sich das Ottobock Procomfort-Gel 633S2.
• Um Fehlfunktionen der SensorHand Speed und der angeschlossenen Komponenten durch
starke elektromagnetische Strahlungen (z.B. in der Nähe von Hochspannungsleitungen, Sendern, Trafos, Warensicherungssystemen in Kaufhäusern) zu reduzieren, sollten die Elektro-
den so unempndlich wie möglich eingestellt sein.
SensorHand Speed Ottobock | 3
Page 4
• Vor dem Lösen oder Herstellen von elektrischen Verbindungen (z.B. Abziehen der Hand von
der Prothese) unbedingt das System von der Energiequelle trennen. Dazu den Akkumulator
aus dem Einlegrahmen nehmen oder die Prothese durch Drücken des Tasters in der Ladebuchse ausschalten.
• Sollten Sie mit den Einstellungen bzw. der Auswahl des geeigneten Programms nicht den gewünschten Erfolg erzielen, wenden Sie sich bitte an den Ottobock Myo-Service.
• Unterweisen Sie den Patienten in der sachgemäßen Handhabung der SensorHand Speed lt.
Kapitel 3 „Patientenhinweise“.
• Die SensorHand Speed wurde für Alltagsaktivitäten entwickelt und darf nicht für außergewöhnliche Tätigkeiten wie zum Beispiel Extremsportarten (Freiklettern, Paragleiten, etc.) eingesetzt werden. Sorgfältige Behandlung der Prothese und Ihrer Komponenten erhöht nicht
nur deren Lebenserwartung, sondern dient vor allem der persönlichen Sicherheit des Patienten! Sollten auf die Prothese extreme Belastungen aufgebracht worden sein (z.B. durch
Sturz, o.ä.), so muss diese umgehend von einem Orthopädie-Techniker auf Schäden überprüft werden. Ansprechpartner ist der zuständige Orthopädie-Techniker, der die Prothese
ggf. an den Ottobock Myo-Service weiterleitet.
• Kombinieren Sie das Produkt nur mit jenen Komponenten, die von Ottobock freigegeben
wurden (Kombinationsmöglichkeiten). Ottobock übernimmt keine Haftung, wenn das Produkt
mit anderen als den angegebenen Passteilen verwendet wird.
• Außer den in dieser Gebrauchsanweisung beschriebenen Arbeiten dürfen keine Manipulationen an der Prothese durchgeführt werden.
• Die Handhabung des Akkus ist ausschließlich den Ottobock Servicestellen vorbehalten (keinen selbstständigen Austausch durchführen).
• Das Öffnen und Reparieren des Produkts bzw. das Instandsetzen beschädigter Komponenten darf nur vom autorisierten Ottobock Fachpersonal durchgeführt werden.
• Bei zu geringem Abstand zu HF Kommunikationsgeräten (z.B. Mobiltelefone, Bluetooth-Geräte, WLAN-Geräte) kann es durch Störung der internen Datenkommunikation zu unerwartetem Verhalten der Prothese kommen. Es wird daher empfohlen zu diesen HF Kommunikationsgeräten folgende Mindestabstände einzuhalten:
• Mobiltelefon GSM 850 / GSM 900: 0,99 m
• Mobiltelefon GSM 1800 / GSM 1900 / UMTS: 0,7 m
• DECT Schnurlostelefone inkl. Basisstation: 0,35 m
• WLAN (Router, Access Points,…): 0,22 m
3 Patientenhinweise
• Achten Sie darauf, dass weder feste Teilchen noch Flüssigkeit in die SensorHand Speed
eindringen können.
• Die SensorHand Speed sollte keinem intensiven Rauch oder Staub, keinen mechanischen
Vibrationen oder Stößen und keiner großen Hitze ausgesetzt werden.
• Vermeiden Sie Aufenthalte in der Nähe von Hochspannungsleitungen, Sendern, Trafos oder
anderen Quellen starker elektromagnetischer Strahlung (z.B. Warensicherungssystemen in
Kaufhäusern), da es hierdurch zu Fehlfunktionen der SensorHand Speed kommen kann.
• Das automatische Nachgreifen, welches bei Berührung des Sensors eingeleitet werden
kann, bedingt einen sorgfältigen Umgang in bestimmten Situationen: z.B. beim Händeschüt-
teln, Körperpege etc.
• Das Öffnen und Reparieren der SensorHand Speed bzw. das Instandsetzen beschädigter
Komponenten darf nur durch den zertizierten Ottobock Myo-Service vorgenommen werden.
4 | Ottobock SensorHand Speed
Page 5
• Sollte die SensorHand Speed nicht benutzt werden, ist zum Schutz der Sensorik und der Mechanik darauf zu achten, dass die Hand im geöffneten Zustand auf bewahrt wird.
• Bitte dem Patienten die Patienteninformation 646D165 zur SensorHand Speed aushändigen.
3.1 Führen eines Fahrzeuges
Ob und wie weit der Träger einer Armprothese zum Führen eines Fahrzeuges in der Lage ist,
kann pauschal nicht beantwortet werden. Dies hängt von der Art der Versorgung (Amputationshöhe, einseitig oder beidseitig, Stumpfverhältnisse, Bauart der Prothese) und den individuellen
Fähigkeiten des Trägers der Armprothese ab. Beachten Sie unbedingt die nationalen gesetzlichen Vorschriften zum Führen eines Fahrzeuges und lassen Sie aus versicherungsrechtlichen
Gründen Ihre Fahrtüchtigkeit von einer autorisierten Stelle überprüfen und bestätigen. Generell
empehlt Ottobock, das Fahrzeug von einem Fachbetrieb auf die jeweiligen Bedürfnisse umrüsten zu lassen (z. B. Lenkgabel). Es muss unbedingt sichergestellt sein, dass ein risikoloses Fahren mit abgeschalteter SensorHand Speed möglich ist. Das Fahren bei eingeschalteter SensorHand Speed könnte durch Fehlsteuerung zur Gefährdung der Verkehrsteilnehmer führen.
Vorsicht:
Ist die SensorHand Speed mit einem Handgelenkverschluss ausgerüstet, muss die
Greifkomponente vor Benutzung so positioniert werden, dass ein leichtes Verdrehen
nicht zu einem Lösen der Hand von der Prothese führen kann!
Dieses Produkt darf nicht überall mit unsortiertem Hausmüll entsorgt werden. Eine,
nicht den Bestimmungen Ihres Landes entsprechende Entsorgung kann sich schädlich
auf die Umwelt und die Gesundheit auswirken. Bitte beachten Sie die Hinweise der für
Ihr Land zuständigen Behörde zu Rückgabe- und Sammelverfahren.
4 Servicehinweis
Da es bei allen beweglichen mechanischen Teilen zu Verschleißerscheinungen kommen kann,
ist ein jährlicher Service notwendig. Dabei wird die komplette SensorHand Speed durch den
Ottobock Myo-Service überprüft, gegebenenfalls nachjustiert und geölt. Außerdem werden Verschleißteile, wenn nötig, ausgetauscht.
5 Lieferumfang
1 St. SensorHand Speed
1 St. Gebrauchsanweisung 647H495
6 Beschreibung und Funktion
Die Ottobock SensorHand Speed ist eine myoelektrisch steuerbare Prothesenhand, die sich
durch eine besonders hohe Griffgeschwindigkeit in Verbindung mit einem innovativen feinfühligen Steuerungskonzept auszeichnet. Die Ottobock SensorHand Speed ist mit dem Griffstabilisierungs-System SUVA-Sensorik1, der FlexiGrip-Funktion und mit einer Programmierfunktion
ausgestattet.
Die proportionale DMC-Steuerung (Dynamic Mode Control) ermöglicht es dem Patienten, Griffgeschwindigkeit und Griffkraft proportional zur Höhe seines Muskelsignals zu steuern. Ändert
sich die Stärke des Muskelsignals, passen sich Griffgeschwindigkeit und Griffkraft sofort dem
veränderten Muskelsignal an.
Die Koaxialbuchse der SensorHand Speed 8E38=8* ist mit einem orangen Ring gekennzeichnet, das Anschlusskabel der SensorHand Speed 8E39=8* bzw. 8E41=8* ist mit einer orangen
Hülse markiert.
1 Entwickelt von Otto Bock Healthcare Products GmbH in Zusammenarbeit mit der Schweizerischen Unfall Versicherungs Anstalt, SUVA
SensorHand Speed Ottobock | 5
Page 6
6.1 SUVA-Sensorik
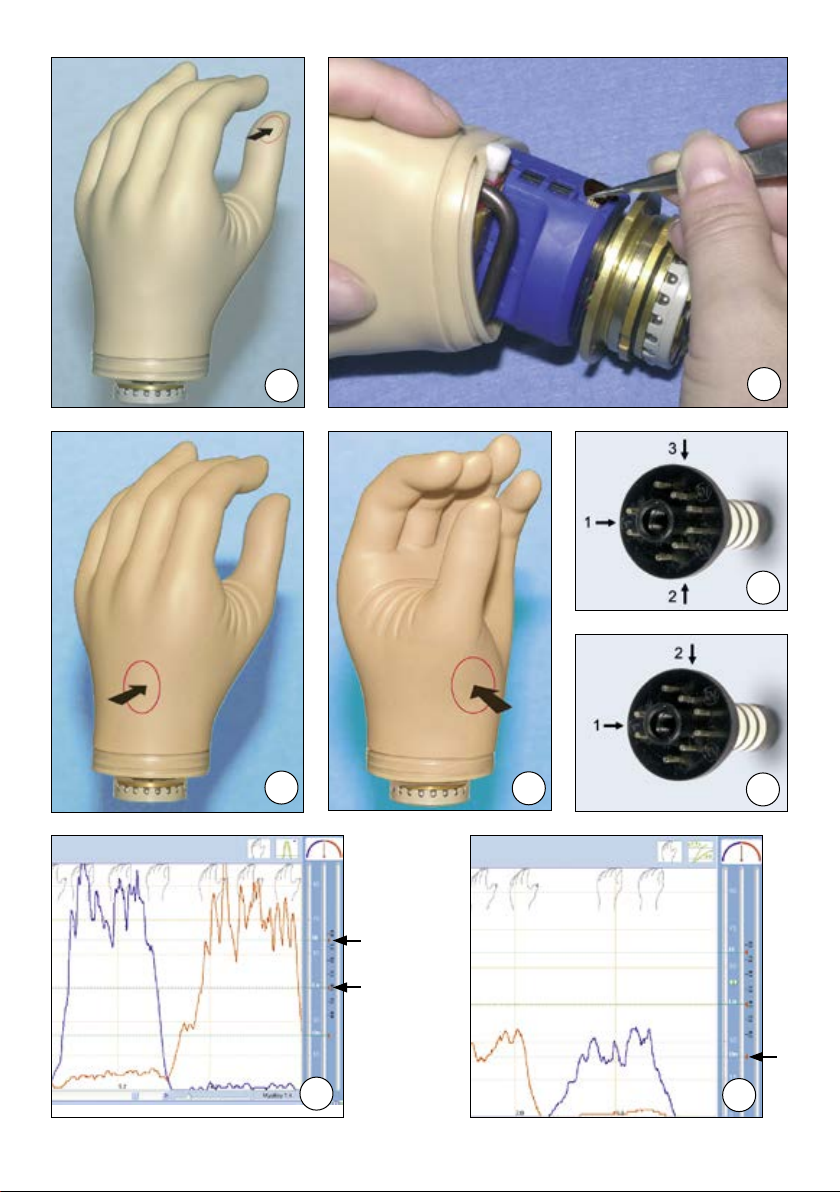
Die im Daumen integrierte SUVA-Sensorik (Abb. 1) erkennt, wenn ein ergriffener Gegenstand
seine Lage verändert und somit zu entgleiten droht. Das System erhöht dann ausgehend von
der ursprünglich vorgegebenen Anfangsgriffkraft automatisch und stufenlos die Griffkraft, bis
sich der Gegenstand wieder in der stabilen Lage bendet.
6.2 FlexiGrip-Funktion
Die FlexiGrip-Funktion ermöglicht einen ergriffenen Gegenstand in der Hand zu verdrehen oder
zu verschieben, ohne den Griff über Elektrodensignale zu lockern und anschließend wieder
nachgreifen zu müssen. Die Prothesenhand folgt den Lageänderungen des ergriffenen Gegen-
stands, wie es eine natürliche Hand auch tun würde. Der Griff wirkt daher exibel.
6.3 Programmier-Funktion
Zur optimalen Anpassung an den Patienten gibt es sechs Programme zur Auswahl. Diese Programme werden durch farblich unterschiedliche Kodierstecker gewählt (Abb. 2). Die SensorHand Speed ist ab Werk mit einem schwarzen Kodierstecker bestückt und mit dem Programm
1 vorkonguriert. Zur Programmauswahl den MyoSelect 757T13 anstecken. Sollten Sie zur
Auswahl der Programme Kodierstecker bevorzugen, so ist dies ebenfalls möglich.
6.4 Ein- und Ausschalten der SensorHand Speed
Durch Drücken am Prothesenhandschuh kann der in der Steuerungselektronik integrierte Ein-/
Ausschalter betätigt werden.
Bereich Handrücken: Funktion EIN (Abb. 3)
Bereich Daumen: Funktion AUS (Abb. 4)
7 Einstellung der Elektrode(n)
Die bestmögliche Funktion der SensorHand Speed mit SUVA-Sensorik wird durch eine optimale Positionierung und Einstellung der Elektroden erzielt. Dies ist mit dem Ottobock MyoBoy
757M10/757M11=X-CHANGE problemlos möglich.
Es ist darauf zu achten, dass die Kontaktächen der Elektroden nach Möglichkeit vollächig
auf unversehrter Haut auiegen. Sollten starke Störungen durch elektrische Geräte beobachtet
werden, ist die Lage der Elektroden zu überprüfen und gegebenenfalls zu verändern. Sollten die
Störungen nicht zu beseitigen sein, so wenden Sie sich an den Ottobock Myo-Service.
Achtung!
Der Patient muss während der Elektrodeneinstellungen Pausen einlegen, da die Muskelermüdung sonst irreguläre Ergebnisse erzeugt und der Therapeut in der Folge dazu
tendiert, die Elektroden zu sensibel einzustellen.
Programm 1, 5 und 6:
Im Programm MyoSoft oder PAULA die gewünschte Programmvariante wählen. Jede Elektrode
sollte so eingestellt werden, dass der Patient das jeweilige Muskel signal ca. 2 Sekunden lang
über dem Wert HIGH halten kann (Abb. 7, Pos. 1).
Programm 2:
Im Programm MyoSoft oder PAULA die gewünschte Programmvariante wählen. Jede Elektrode
sollte so eingestellt werden, dass der Patient das jeweilige Muskelsignal ca. 2 Sekunden lang
über dem Wert LOW halten kann (Abb. 7, Pos. 2).
6 | Ottobock SensorHand Speed
Page 7
Programm 3:
Im Programm MyoSoft oder PAULA die SensorHand Speed im Modus AutoControl wählen. Die
Elektrode sollte so eingestellt werden, dass der Patient das Muskelsignal ca. 2 Sekunden lang
über dem Wert ON halten kann (Abb. 8).
Programm 4:
Im Programm MyoSoft oder PAULA die SensorHand Speed im Modus VarioControl wählen. Die
Elektrode sollte so eingestellt werden, dass der Patient das Muskelsignal ca. 2 Sekunden lang
über dem Wert HIGH halten kann (Abb. 7, Pos. 1).
Hinweis zu Abb. 7 und Abb. 8: Bei den Programmen 3 und 4 kann nur ein Muskelsignal betrachtet werden!
8 Funktionsarten
Zur Bestimmung des gewünschten Programmes wird der entsprechende Kodierstecker eingesteckt (Abb. 2)
13E184=1 (weiß) 13E184=3 (grün) 13E184=5 (gelb) 13E184=8 (schwarz)
13E184=2 (rot) 13E184=4 (blau) 13E184=6 (violett)
Wurde der schwarze Kodierstecker 13E184=8 in die Steuerungselektronik der SensorHand
Speed eingesteckt, können mit dem MyoSelect 757T13 alle Funktionsarten eingestellt werden.
Eine Geschwindigkeitseinstellung der SensorHand Speed mit dem MyoSelect 757T13 kann mit
jedem Kodierstecker durchgeführt werden. Lesen Sie dazu die Gebrauchsanweisung 647G131.
Vor dem Wechseln des Kodiersteckers den Sicherungsring der Innenhand entfernen. Innenhand
teilweise abziehen. Kodierstecker wechseln (Abb. 2)
Innenhand und Sicherungsring wieder überziehen.
Damit das System die neue Kodierung erkennen kann, muss der Akku kurz entnommen und wieder eingelegt werden (Reset). Es stehen zehn Programmvarianten zur Verfügung.
9 Programmübersicht
Programm 1 Auf Zu Indikation
DMC plus Sensorik
Weißer Kodierstecker
Zwei Elektroden
Programm 2 Auf Zu Indikation
AutoControl –
LowInput
Roter Kodierstecker
Zwei Elektroden
AutoControl –
LowInput
Roter Kodierstecker
Eine Elektrode und ein
beliebiger Ottobock
Schalter
SensorHand Speed Ottobock | 7
Myo-Signal über die
Elektrode
Geschwindigkeit:
proportional
Myo-Signal über die
Elektrode
Geschwindigkeit:
proportional
Myo-Signal über die
Elektrode
Geschwindigkeit:
proportional
Myo-Signal über die
Elektrode
Geschwindigkeit:
proportional
Myo-Signal über die
Elektrode digital (kurzes
Signal beliebiger Höhe)
Geschwindigkeit:
konstant
Signal über den Schalter
Geschwindigkeit:
konstant
Bevorzugtes Programm
für Patienten mit
2 starken Muskelsignalen
Für Patienten
mit 2 schwachen
Muskelsignalen
Für Patienten mit
nur ,1 Muskel und
schwachem
Muskelsignal
Page 8
Programm 2 Auf Zu Indikation
AutoControl –
LowInput
Roter Kodierstecker
Hand öffnet so lange
wie die Auf-Seite des
Schalters betätigt wird.
Signal über die Zu-Seite
des Schalters: Hand
schließt
Für Patienten mit zu
schwachen oder keinen
Muskelsignalen
Ein beliebiger MyoBock
Schalter
Programm 3 Auf Zu Indikation
AutoControl
Grüner Kodierstecker
Eine Elektrode
AutoControl
Grüner Kodierstecker
Ein beliebiger MyoBock
Schalter
VarioControl
Blauer Kodierstecker
Eine Elektrode
VarioControl
Blauer Kodierstecker
Ein LinearSteuerungselement
Programm 4 Auf Zu Indikation
Geschwindigkeit:
konstant
Schnelles, anhaltendes
Myo-Signal über die
Elektrode
Geschwindigkeit:
konstant
Öffnet so lange, wie der
Schalter betätigt wird
Geschwindigkeit:
konstant
Geschwindigkeit
und Stärke der
Muskelanspannung an
der Elektrode.
Geschwindigkeit:
proportional
Geschwindigkeit
und Stärke des
Zuges am LinearSteuerungselement.
Geschwindigkeit:
proportional
Geschwindigkeit:
konstant
Ganz langsame
Muskelentspannung über
die Elektrode:
Hand bleibt geöffnet
stehen
Schnelle
Muskelentspannung
über die Elektrode:
Hand schließt
Geschwindigkeit:
konstant
Schließt, sobald der
Schalter losgelas sen
wird, automatisch
Geschwindigkeit:
konstant
Geschwindigkeit
und Stärke der
Muskelentspannung an
der Elektrode.
Geschwindigkeit:
proportional
Geschwindigkeit
des Nachlassens
am Zug des LinearSteuerungselements
Geschwindigkeit:
proportional
Für Patienten mit nur
1 Muskel und sehr
schwachem Muskelsignal
Für Patienten mit zu
schwachen oder keinen
Muskelsignalen
Für Patienten mit 1
Muskel und starkem
Muskelsignal oder
mit der Neigung zur
Kokontraktion
Für Patienten mit zu
schwachem oder keinem
Muskelsignal
8 | Ottobock SensorHand Speed
Page 9
Programm 5 Auf Zu Indikation
VarioDual
Gelber Kodier stecker
Geschwindigkeit und
Stärke der Muskelanspannung an der
ersten Elektrode
Geschwindigkeit und
Stärke der Muskelentspannung an der
ersten Elektrode
Steuerung für
Patienten mit 2 starken
Muskelsignalen
Zwei Elektroden
Programm 6 Auf Zu Indikation
DMC plus Sensorik
Violetter Kodierstecker
Zwei Elektroden
Geschwindigkeit:
proportional
Myo-Signal über die
Elektrode
Geschwindigkeit:
proportional
Geschwindigkeit:
proportional.
Griffkraft proportional zur
Höhe des Muskelsignals
an der zweiten Elektrode.
Myo-Signal über die
Elektrode
Geschwindigkeit:
proportional
Programm für
Patienten mit 2 starken
Muskelsignalen
SUVA Sensorik und
FlexiGrip abschaltbar.
Alle Kraftwerte (z.B. 100 N ~ 10 Kp ) sind unverbindliche Anhaltswerte, um das Funktionsprinzip der verschiedenen Betriebsarten zu verdeutlichen.
9.1 Programm 1: DMC plus Sensorik
Weißer Kodierstecker
Steuerung mit 2 Elektroden
Diese Steuerung entspricht der DMC-Steuerung, hat aber zusätzlich das GriffstabilisierungsSystem SUVA-Sensorik. Die Höhe der Griffgeschwindigkeit bzw. der Griffkraft wird von der
Höhe des Myo-Signals (resultierend aus der Muskelanspannung) bestimmt.
Öffnen: proportional über die Auf-Elektrode.
Schließen: proportional über die Zu-Elektrode.
Beispiel 1: Bei einem niedrigen Muskelsignal wird zum Ergreifen eines Gegenstandes die
geringste Griffkraft (10 N) aufgebaut.
Erkennt die Sensorik eine Lageveränderung des Gegenstandes, wird – je nach
Bedarf – automatisch bis zur 1,5-fachen Anfangs-Griffkraft (15 N) nachgeregelt.
FlexiGrip wird bei 20 N wirksam. Bei Wegfall der Belastung greift die Sensor
Hand Speed wieder mit der vorherigen Griffkraft zu.
Beispiel 2: Bei einem höheren Muskelsignal wird eine höhere Griffkraft erzeugt und bei
Lageveränderung des ergriffenen Gegenstandes – je nach Bedarf – bis zur
maximalen Griffkraft (100 N) nachgeregelt.
FlexiGrip wird bei 130 N wirksam. Bei Wegfall der Belastung greift die Sensor
Hand Speed wieder mit der vorherigen Griffkraft zu.
SensorHand Speed Ottobock | 9
Page 10
Programm 1: DMC plus Sensorik (weißer Kodierstecker)
Auf Zu Anfangs-
Myo-Signal über die
Elektrode
Geschwindig keit:
proportional
15 mm/s bis
300 mm/s
Myo-Signal über
die Elektrode
Geschwindigkeit:
proportional
15 mm/s bis
300 mm/s
Griffkraft
proport.:
0 N bis
100 N
Automatische
Griffkraft-Nach-
regelung
proportional:
bis max. 1,5 fache
Anfangsgriffkraft
z. B.
Anfangsgriffkraft
10 N = Griffkraftnachregelung bis
max. 15 N
Flexi-Grip Funktion
abhängig von der
Anfangsgriffkraft,
jeweils geringfügig
über der maximalen
Griffkraft-
Nachregelung wirksam
min. ab 20 N
max. ab 130 N
Über ein stärkeres Muskelsignal kann, unabhängig von der automatischen Griffkraft-Nachregelung, im Bedarfsfall jederzeit bis zur maximalen Griffkraft (100 N) nachgegriffen werden.
Hinweis: Mit einem kurzen „ÖFFNEN“ Impuls kann sowohl die automatische Griff kraftnachregelung
als auch die FlexiGrip-Funktion jederzeit gestoppt werden.
9.2 Programm 2: AutoControl – LowInput
Roter Kodierstecker
Steuerung mit 2 Elektroden,
1 Elektrode und 1 Schalter oder
1 Schalter
Die Hand schließt mit schnellster Geschwindigkeit und ergreift einen Gegenstand mit geringster
Griffkraft (10 N).
Erkennt die Sensorik eine Lageveränderung des Gegenstandes, wird – je nach Bedarf – automatisch bis zur maximalen Griffkraft (100 N) nachgegriffen.
FlexiGrip wird ab der maximalen Griffkraft wirksam. Bei Wegfall der Belastung greift die SensorHand Speed wieder mit der vorherigen Griffkraft zu.
9.2.1 Steuerung mit 2 Elektroden:
Öffnen: proportional über die Auf-Elektrode.
Schließen: mit maximaler Geschwindigkeit durch kurzes Muskelsignal in beliebiger Höhe
über der ON-Schwelle auf die Zu-Elektrode.
Programm 2: 2 Elektroden AutoControl – LowInput (roter Kodierstecker)
Auf Zu Anfangs-
Griffkraft
Myo-Signal über die
Elektrode
Geschwindigkeit:
proportional
15 mm/s bis
300 mm/s
10 | Ottobock SensorHand Speed
Myo-Signal über die
Elek trode digital (kurzes
Signal beliebiger Höhe)
Geschwindigkeit:
konstant
300 mm/s
10 N bis max. 100 N wirksam ab der
Automatische
Griffkraft-Nach-
regelung
Flexi-Grip Funktion
maximalen Griffkraft
Page 11
9.2.2 Steuerung mit 1 Elektrode und 1 Schalter
Öffnen: proportional über die Auf-Elektrode.
Schließen: mit maximaler Geschwindigkeit durch kurzes Betätigen des Schalters.
Hinweis: Das rot/weiße Kabel des Anschlusskabels 13E99 am Koaxialstecker 9E169 auf
die Zu-Seite stecken (Abb. 5: (1) Akkuanschlusskabel, (2) Elektrode, (3) rot/
weiße Ader des Anschlusskabels 13E99)
Programm 2: Elektrode und Schalter AutoControl – LowInput (roter Kodierstecker)
Auf Zu Anfangs-
Myo-Signal über
die Elektrode:
Hand öffnet
Geschwindigkeit:
proportional
15 mm/s bis
300 mm/s
Signal über den
Schalter: Hand schließt
Geschwindigkeit:
konstant
300 mm/s
Griffkraft
10 N bis max. 100 N wirksam ab der
Automatische
Griffkraft-Nach-
regelung
Flexi-Grip Funktion
maximalen Griffkraft
9.2.3 Steuerung mit 1 Schalter:
Dieses Programm kann in Verbindung mit einem beliebigen Ottobock MyoBock Schalter benutzt
werden.
Öffnen: mit maximaler Geschwindigkeit, solange die Auf-Seite des Schalters betätigt
wird. Die Hand bleibt dann offen.
Schließen: mit maximaler Geschwindigkeit durch Betätigen der Zu-Seite des Schalters.
Programm 2: Schalter AutoControl – LowInput (roter Kodierstecker)
Auf Zu Anfangs-
Hand öffnet so
lange die Auf-Seite
des Schalters
betätigt wird.
Signal über die Zu-Seite
des Schalters: Hand
schließt
Griffkraft
10 N bis max. 100 N wirksam ab der
Automatische
Griffkraft-Nach-
regelung
Flexi-Grip Funktion
maximalen Griffkraft
Geschwindigkeit
konstant 300 mm/s
Geschwindigkeit:
konstant 300 mm/s
9.3 Programm 3: AutoControl
Grüner Kodierstecker
Steuerung mit 1 Elektrode, 1 Linear-Steuerelement
oder 1 Schalter
Die Hand schließt mit schnellster Geschwindigkeit und ergreift einen Gegenstand mit geringster
Griffkraft (10 N).
Erkennt die Sensorik eine Lageveränderung des Gegenstandes, wird automatisch und stufenlos
bis zur jeweils benötigten Griffkraft (max. 100 N) nachgeregelt.
FlexiGrip wird bei 130 N wirksam. Bei Wegfall der Belastung greift die SensorHand Speed wieder mit der vorherigen Griffkraft zu.
SensorHand Speed Ottobock | 11
Page 12
9.3.1 Steuerung mit 1 Elektrode:
Öffnen: mit maximaler Geschwindigkeit durch schnelles, anhaltendes Muskelsignal über
die Elektrode.
Schließen: mit maximaler Geschwindigkeit durch schnelles Entspannen des Muskels.
Anhalten: durch sehr langsame Muskelentspannung über die Elektrode: Hand bleibt
geöffnet stehen.
Beispiel 1: Nach dem Öffnen entspannt der Patient den Muskel mit sehr langsamer
Geschwindigkeit.
Die Öffnungsposition bleibt unverändert.
Beispiel 2: Nach dem Öffnen entspannt der Patient den Muskel mit schnellster Geschwindigkeit.
Die Hand schließt automatisch mit schnellster Geschwindigkeit und beginnt den
Gegenstand mit 10 N Griffkraft zu erfassen.
Erkennt die Sensorik eine Lageveränderung des Gegenstandes, wird – je nach
Bedarf – automatisch bis zur maximalen Griffkraft (100 N) nachgegriffen.
Programm 3: 1 Elektrode AutoControl (grüner Kodierstecker)
Auf Zu Anfangs-
Schnelles, anhaltendes
Myo-Signal über die
Elektrode:
Ganz langsa me
Muskelent spannung
über die Elektrode:
Hand bleibt ge öffnet
stehen
Griffkraft
10 N bis max. 100 N wirksam ab der
Automatische
Griffkraft-
Nach regelung
Flexi-Grip Funktion
maximalen Griffkraft
Geschwindigkeit
konstant
300 mm/s
Schnelle Muskel-
entspannung über die
Elektrode: Hand schließt
Geschwindigkeit:
konstant
300 mm/s
9.3.2 Steuerung mit 1 Linear-Steuerungselement:
Öffnen: mit maximaler Geschwindigkeit durch schnellen Zug am Linear Steuerungs-
element
Schließen: mit maximaler Geschwindigkeit durch schnelles Nachlassen des Zugs am Linear-
Steuerungselement.
Anhalten: durch sehr langsames Nachlassen des Zugs am Linear-Steuerungselement:
Hand bleibt geöffnet stehen.
Beispiel 1: Nach dem Öffnen lässt der Patient den Zug des Linear-Steuerungselements sehr
langsam nach.
Die Öffnungsposition bleibt unverändert.
Beispiel 2: Nach dem Öffnen lässt der Patient den Zug des Linear-Steuerungs elements mit
schnellster Geschwindigkeit nach.
Die Hand schließt automatisch mit schnellster Geschwindigkeit und be-
ginnt den Gegenstand mit 10 N Griffkraft zu erfassen.
Erkennt die Sensorik eine Lageveränderung des Gegenstandes, wird – je nach
Bedarf – automatisch bis zur maximalen Griffkraft (100 N) nachgegriffen.
12 | Ottobock SensorHand Speed
Page 13
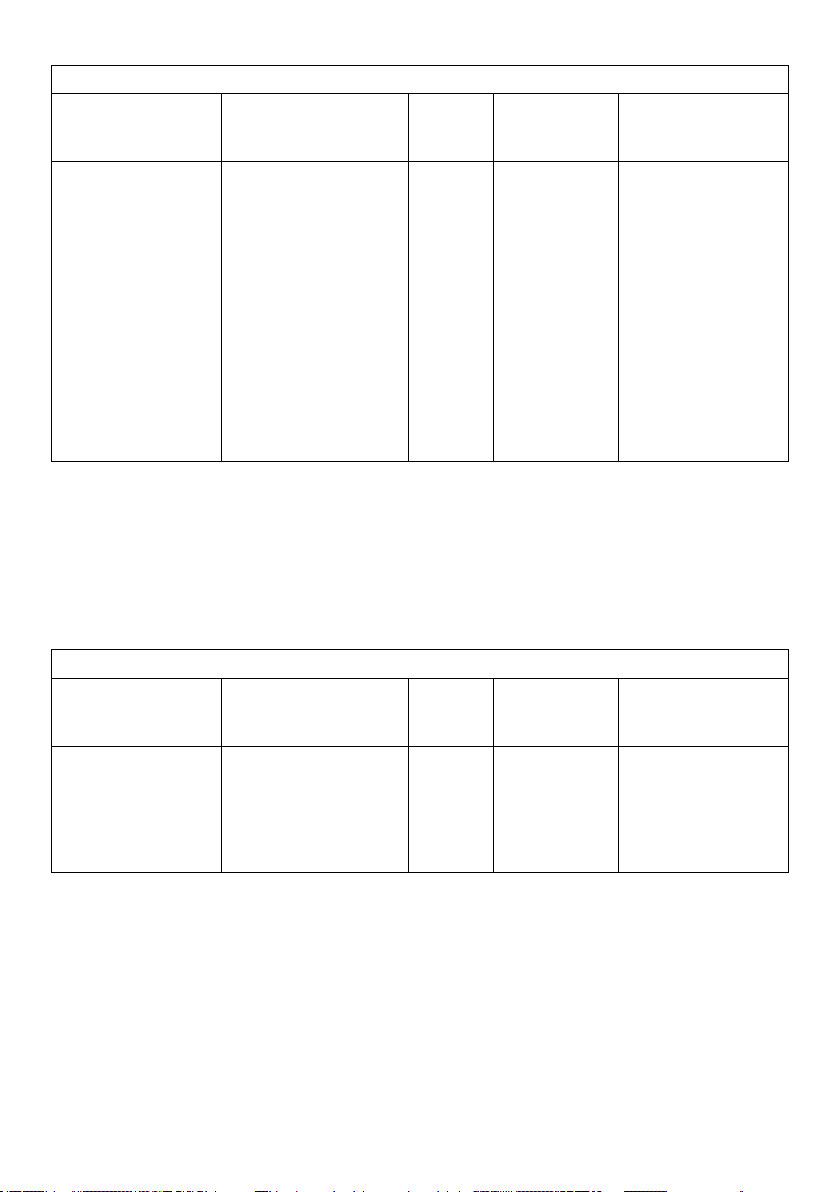
Programm 3: 1 Linear-Steuerungselement AutoControl (grüner Kodierstecker)
Auf Zu Anfangs-
Zug mit hoher
Geschwindigkeit
am LinearSteuerungselement
Geschwindigkeit
konstant
300 mm/s
Ganz langsames
Nachlassen des Zugs am
Linear-Steuerungselement
Hand bleibt ge öffnet
stehen
Schnelles Nachlassen
des Zugs am LinearSteuerungselement: Hand
schließt
Geschwindigkeit:
konstant
300 mm/s
Griffkraft
10 N bis max. 100 N wirksam ab der
Automatische
Griffkraft-Nach-
regelung
Flexi-Grip Funktion
maximalen Griffkraft
9.3.3 Steuerung mit 1 Schalter:
Öffnen: mit maximaler Geschwindigkeit, solange der Schalter betätigt wird.
Schließen: Nach Loslassen des Schalters schließt die Hand automatisch mit schnellster
Geschwindigkeit und beginnt, den Gegenstand mit 10 N Griffkraft zu erfassen
Hinweis: Das rot/weiße Kabel des Anschlußkabels 13E99 am Koaxialstecker 9E169 auf
die Auf-Seite stecken (Abb. 6: (1) Akkuanschlusskabel, (2) rot/weiße Ader des
Anschlusskabels 13E99).
Programm 3: 1 Schalter AutoControl (grüner Kodierstecker)
Auf Zu Anfangs-
Öffnet so lange der
Schalter betätigt wird.
Geschwindigkeit:
konstant 300 mm/s
Schließt sobald der
Schalter los gelassen
wird automatisch
Geschwindigkeit:
konstant 300 mm/s
Griffkraft
10 N bis max. 100 N wirksam ab der
Automatische
Griffkraft-Nach-
regelung
Flexi-Grip Funktion
maximalen Griffkraft
9.4 Programm 4: VarioControl
Blauer Kodierstecker
Steuerung mit 1 Elektrode
oder 1 Linear-Steuerungselement
Bei diesem Programm wird die Auf-Geschwindigkeit von der Höhe und der Schnelligkeit der
Muskelanspannung bestimmt. Die Schließ-Geschwindigkeit ist vom Nachlassen der Muskelspannung abhängig.
FlexiGrip wird ab der maximalen Griffkraft wirksam. Bei Wegfall der Belastung greift die SensorHand Speed wieder mit der vorherigen Griffkraft zu.
Öffnen: proportional. Die Öffnungsgeschwindigkeit wird von der Geschwindigkeit und
Stärke der Muskelanspannung bestimmt.
SensorHand Speed Ottobock | 13
Page 14
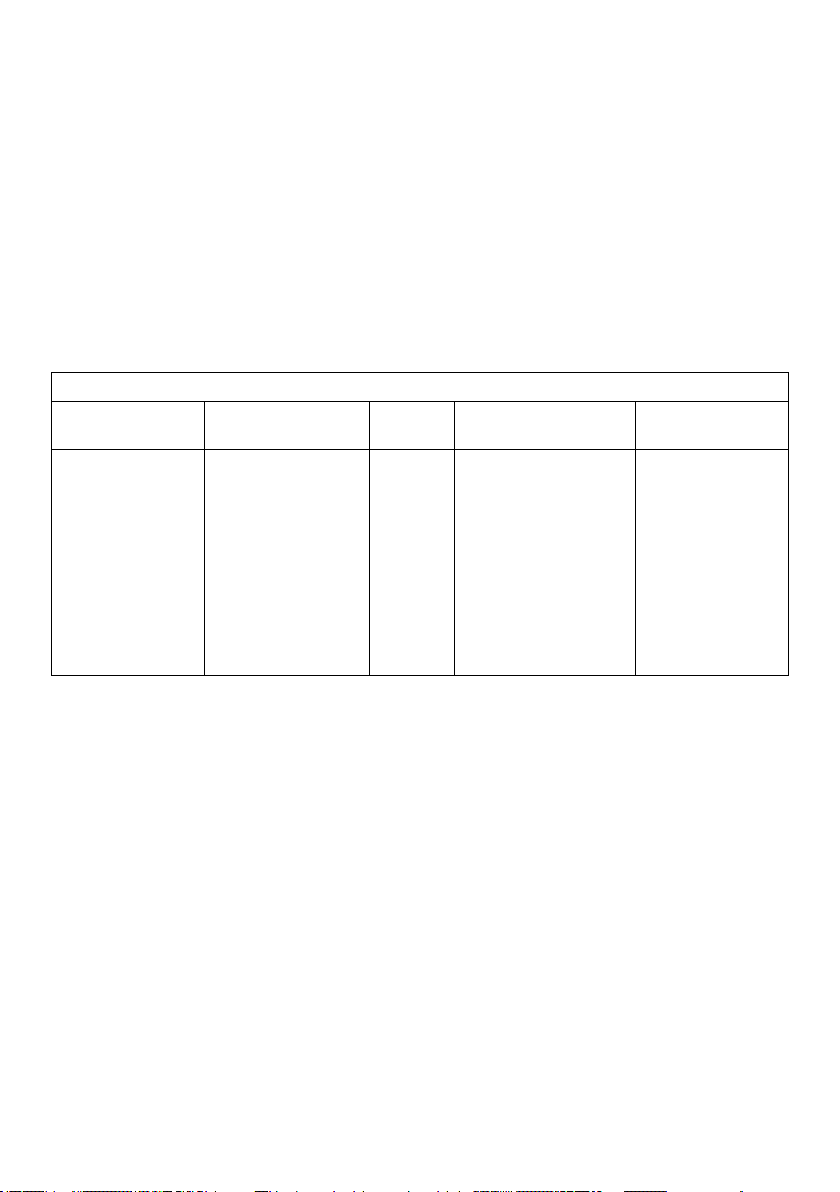
Schließen: proportional. Die Schließgeschwindigkeit wird von der Geschwindigkeit und Stärke
der Muskelentspannung bestimmt. Damit wird auch die Höhe der maximalen
Nachgriffkraft vorgegeben.
Anhalten: durch sehr langsame Muskelentspannung über die Elektrode, Hand bleibt
geöffnet stehen.
Beispiel 1: Nach dem Öffnen entspannt der Patient den Muskel mit langsamer Geschwindigkeit.
Das Schließen erfolgt analog zur Dauer der Muskelentspannung mit langsamer
Geschwindigkeit. Der Gegenstand wird mit geringer Kraft (10 N) ergriffen. Es
erfolgt keine automatische Griffkraft-Nachregelung.
Beispiel 2: Nach dem Öffnen entspannt der Patient den Muskel mit schnellster Geschwindigkeit.
Die Hand schließt mit schnellster Geschwindigkeit und beginnt, einen Gegenstand
mit 10 N Griffkraft zu erfassen. Erkennt die Sensorik eine Lageveränderung des
Gegenstandes, wird – je nach Bedarf – automatisch bis zur maximalen Griffkraft
(100 N) nachgegriffen.
Programm 4: 1-Elektrodensteuerung VarioContol (blauer Kodierstecker)
Auf Zu Anfangs-
Geschwindigkeit
und Stärke der
Muskelan spannung
an der Elektrode
Geschwindigkeit und
Stärke der Muskelentspannung an der
Elektrode
Griffkraft
10 N
Automatische
Griffkraft-Nach regelung
Bei geringer bis mittlerer
Zu-Geschwindigkeit.
keine
Flexi-Grip Funktion
Bei geringer
bis mittlerer ZuGeschwindigkeit.
wirksam
ab 15 N
Geschwindigkeit:
proportional
15 mm/s bis
300 mm/s
Geschwindigkeit:
proportional
15 mm/s bis
300 mm/s
10 N
Bei mittleren bis hohen
Zu-Geschwindigkeiten
bis max. 100 N
Bei mittleren
bis hohen ZuGeschwindigkeiten
wirksam ab der
maximalen Griffkraft
9.4.1 Steuerung mit 1 Linear-Steuerungselement
Öffnen: proportional. Die Öffnungsgeschwindigkeit wird von der Geschwindigkeit und
Stärke des Zugs am Linear-Steuerungselement bestimmt.
Schließen: proportional. Die Schließgeschwindigkeit wird von der Geschwindigkeit des
Nachlassen am Zug des Linear-Steuerungselements bestimmt. Damit wird auch
die Höhe der maximalen Nachgriffkraft vorgegeben.
Anhalten: durch sehr langsames Nachlassen des Zugs am Linear-Steuerungselement,
Hand bleibt geöffnet stehen.
Beispiel 1: Nach dem Öffnen lässst der Patient den Zug des Linear-Steuerungselements
langsam nach.
Das Schließen erfolgt analog zur Dauer der Muskelentspannung mit langsamer
Geschwindigkeit. Der Gegenstand wird mit geringer Kraft (10 N) ergriffen. Es
erfolgt keine automatische Griffkraft-Nachregelung.
Beispiel 2: Nach dem Öffnen lässt der Patient den Zug des Linear-Steuerungs elements mit
schnellster Geschwindigkeit nach.
Die Hand schließt mit schnellster Geschwindigkeit und beginnt, einen Gegenstand
mit 10 N Griffkraft zu erfassen. Erkennt die Sensorik eine Lageveränderung des
Gegenstandes, wird – je nach Bedarf – automatisch bis zur maximalen Griffkraft
(100 N) nachgegriffen.
14 | Ottobock SensorHand Speed
Page 15
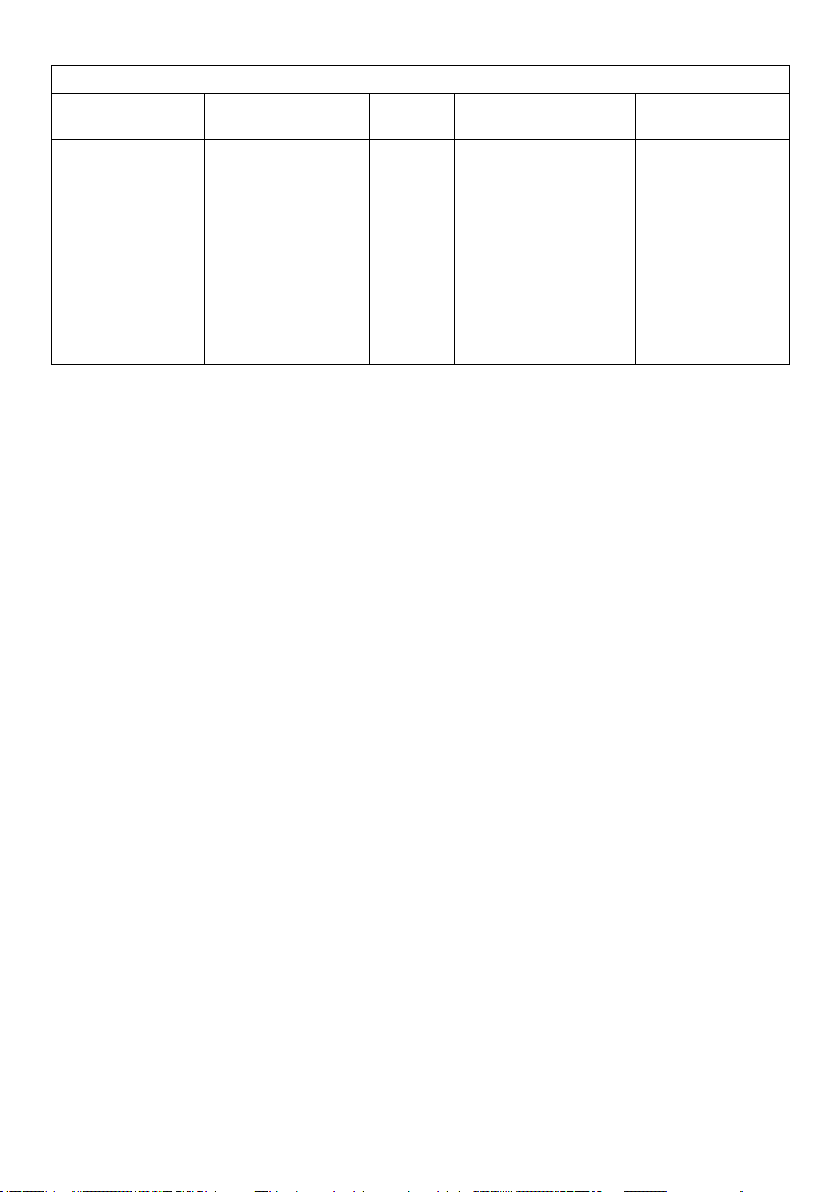
Programm 4: 1 Linear-Steuerungselement VarioContol (blauer Kodierstecker)
Auf Zu Anfangs-
Geschwindigkeit
und Stärke des
Zugs am LinearSteuerungselement
Geschwindigkeit
des Nachlassens
am LinearSteuerungselement
Griffkraft
10 N
Automatische
Griffkraft-Nach regelung
Bei geringer bis mittlerer
Zu-Geschwindigkeit.
keine
Flexi-Grip Funktion
Bei geringer
bis mittlerer ZuGeschwindigkeit.
wirksam
ab 15 N
Geschwindigkeit:
proportional
15 mm/s bis
300 mm/s
Geschwindigkeit:
proportional
15 mm/s bis
300 mm/s
10 N
Bei mittleren bis hohen
Zu-Geschwindigkeiten
bis max. 100 N
Bei mittleren
bis hohen ZuGeschwindigkeiten
wirksam ab der
maximalen Griffkraft
9.5 Programm 5: VarioDual
Gelber Kodierstecker
Steuerung mit 2 Elektroden
Bei diesem Programm wird die Auf-Geschwindigkeit von der Höhe und der Schnelligkeit der
Muskelanspannung bestimmt. Die Schließ-Geschwindigkeit bis zum Erreichen der Minimal-Griffkraft von ca. 10 N ist von der Schnelligkeit der Muskelentspannung abhängig. Die Griffkraft wird
durch das anschließende oder gleichzeitige Muskelsignal an der zweiten Elektrode bestimmt.
FlexiGrip wird abhängig von der Anfangsgriffkraft, jeweils gering fügig über der maximalen Griffkraftnachregelung wirksam. Bei Wegfall der Belastung greift die SensorHand Speed wieder mit
der vorherigen Griffkraft zu.
Elektrode 1:
Öffnen: proportional. Die Öffnungsgeschwindigkeit wird von der Geschwindigkeit und
Stärke der Muskelanspannung bestimmt.
Schließen: proportional. Die Schließgeschwindigkeit wird von der Geschwindigkeit und
Stärke der Muskelentspannung bestimmt. Die Griffkaft beträgt ca. 10 N.
Anhalten: durch ganz langsame Muskelentspannung über die Elektrode, Hand bleibt
geöffnet stehen.
Elektrode 2:
Greifen: Der Griffkraftaufbau wird durch die Höhe des Muskelsignals an der zweiten
Elektrode bestimmt. Die maximale Griffkraft beträgt ca. 100 N.
Beispiel 1: Nach dem Öffnen entspannt der Patient den Muskel mit beliebiger Geschwindig-
keit. Das Schließen erfolgt proportional zur Geschwindig keit der Muskelentspann-
ung. Der Gegenstand wird mit minimaler Griffkraft (10 N) ergriffen.
FlexiGrip wird bei 20 N wirksam. Bei Wegfall der Belastung greift die SensorHand
Speed wieder mit minimaler Griffkraft zu.
Beispiel 2: Nach dem Zugreifen wie in Beispiel 1 soll der Gegenstand mit einer höheren
Griffkraft erfasst werden. Dazu erzeugt der Patient ein Muskelsignal an der
zweiten Elektrode. Proportional kann eine Griffkraft zwischen 10 N und 100 N
aufgebaut werden. Bei einer Lageveränderung des ergriffenen Gegenstandes
wird die Griffkraft bis zum ca. 1,5-fachen Wert der vorgegebenen Griffkraft
gesteigert. FlexiGrip wird beim ca. 2-fachen Wert der vorgegebenen Griffkraft
bis max. 130 N wirksam, bei Wegfall der Belastung greift die SensorHand Speed
wieder mit der ursprünglichen Griffkraft zu.
SensorHand Speed Ottobock | 15
Page 16
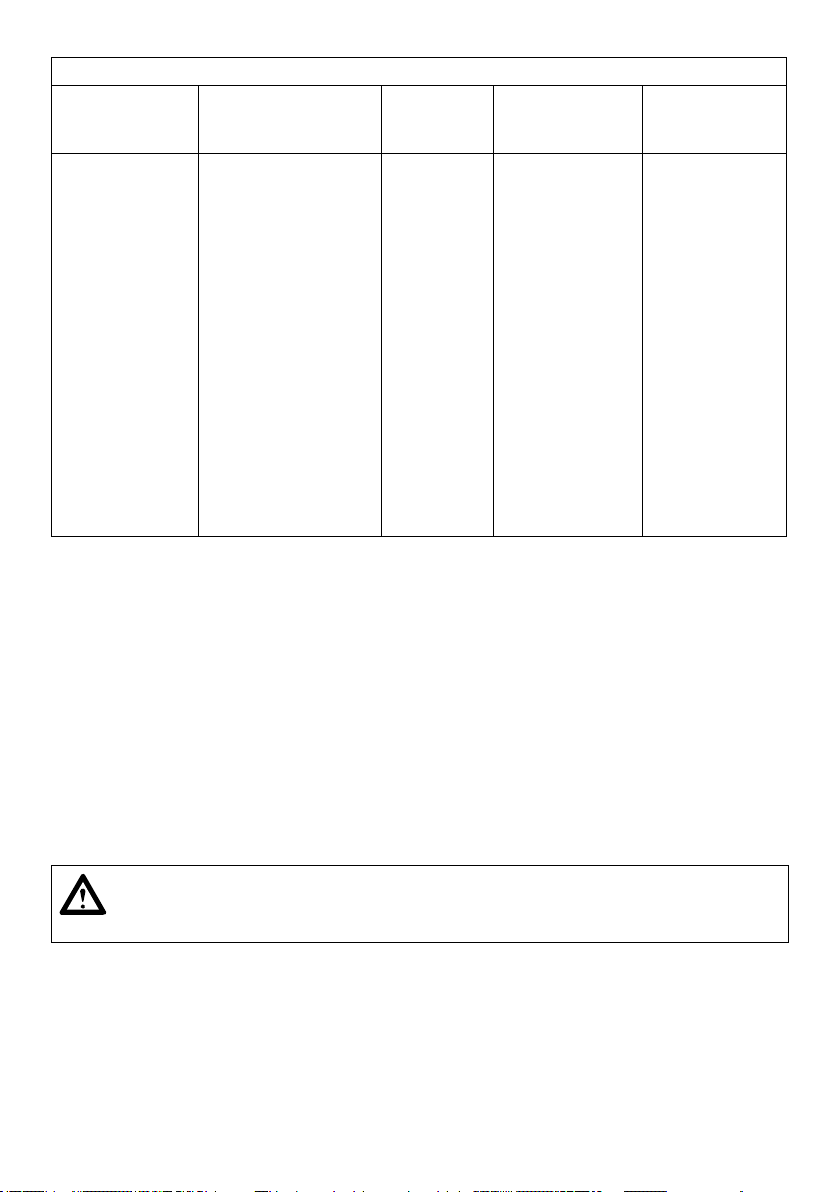
Programm 5: 2 Elektroden VarioDual (gelber Kodierstecker)
Auf Zu Anfangs-
Griffkraft
Geschwindigkeit
und Stärke der
Muskelan spannung
an der 1. Elektrode
Schließen:
Geschwindigkeit und
Stärke der Muskelentspannung an der 1.
Elektrode
10 N
Automatische
Griffkraft-Nach-
regelung
Keine Griffkraftnachregelung
Flexi-Grip
Funktion
ab 20 N
Geschwindigkeit:
proportional
15 mm/s bis
300 mm/s
Geschwindigkeit:
proportional
15 mm/s bis
300 mm/s
Griffkraftaufbau:
Griffkraft abhängig
von der Höhe des
Muskelsignals an der 2.
Elektrode.
Griffkraft: proportional
10 N bis 130 N
proportional:
10 N bis
100 N
proportional:
bis max. 1,5 fache
Anfangsgriffkraft
abhängig von der
Anfangsgriffkraft,
jeweils geringfügig
über der maximalen
Griff kraftnachregelung wirksam
min. ab 20 N
max. ab 130 N
9.6 Programm 6: DMC plus Sensorik abschaltbar
Violetter Kodierstecker
Steuerung mit 2 Elektroden
Diese Steuerung entspricht Programm 1, jedoch sind SUVA-Sensorik und FlexiGrip Funktion
vorübergehend deaktivierbar.
9.6.1 Ein- und Ausschalten der SUVA-Sensorik und der FlexiGrip Funktion
Für das Greifen von weichen und nachgiebigen Gegenständen, wie z.B. weiche Schaumstoffe,
oder Werkzeuge, wie z.B. eine Pinzette, kann die SUVA-Sensorik manuell deaktiviert werden.
Dazu die SensorHand Speed bis zum Anschlag öffnen und mit einem Muskelsignal beliebiger
Stärke offenhalten. Gleichzeitig auf die SUVA-Sensorik (Abb. 1) etwas Druck ausüben (Anpressen eines harten Gegenstandes). Ein kurzes Vibrationssignal bestätigt das Ausschalten. Für
das Einschalten der SUVA-Sensorik gleichen Vorgang durchführen. Zwei kurze Vibrationssignale bestätigen die Aktivierung der SUVA-Sensorik.
Hinweis:
Beachten Sie, dass bei ausgeschaltener SUVA-Sensorik die Griffkraft nicht automa-
tisch nachgeregelt wird und ergriffene Gegenstände entgleiten können.
Nach dem Einlegen des Akkus informieren Vibrationssignale den Patienten über den aktuellen
Modus.
Einmaliges Vibrationssignal: Sensorik ist ausgeschaltet
Zweimaliges Vibrationssignal: Sensorik ist eingeschaltet
16 | Ottobock SensorHand Speed
Page 17
10 Handhabung der Akkumulatoren
Zum Betrieb der SensorHand Speed nur vollgeladene Akkus verwenden. Ein zweiter geladener
Akkumulator sollte zum Wechseln bereitgestellt werden. Ein intelligentes Akkumanagement informiert den Patienten über den abnehmenden Ladezustand des Akkumulators, indem die Hand
immer langsamer wird bzw. weniger Griffkraft aufbaut. Der Akkumulator wird gleichzeitig vor
schädlicher Tiefentladung geschützt.
Es wird empfohlen, die SensorHand Speed mit dem EnergyPack (757B20) zu betreiben, um die
volle Leistungsfähigkeit über einen längeren Zeitraum nutzen zu können.
Mit Leistungseinschränkungen kann die SensorHand Speed mit dem EnergyPack (757B21),
dem X-ChangePack (757B15) oder dem MyoEnergy Integral (757B25=*, 757B35=*) betrieben
werden.
Detaillierte Hinweise zur Handhabung der Akkumulatoren entnehmen Sie bitte der den Akkumulatoren beiliegenden Information.
Achtung:
Erkennt die SensorHand Speed einen vollen EnergyPack (757B20, 757B21) oder
MyoEnergy Integral (757B25=*, 757B35=*), dann schaltet sie automatisch auf die
Li-Ion Akkutechnologie um. Danach sollte das System nur noch mit dieser Technologie betrieben werden. Wird dennoch ein X-ChangePack (757B15) eingesetzt, kann
dessen Kapazität nicht mehr voll genutzt werden. Eine Rückstellung zum Betrieb mit
X-ChangePack ist mit dem MyoSelect (757T13) möglich.
Aus Gründen der Betriebssicherheit und Zuverlässigkeit sind ausschließlich 757B20,
757B21, 757B25=*, 757B35=* oder 757B15 Akkumulatoren zu verwenden.
Die Auslieferung erfolgt im Betriebszustand für NiMH Akkumulatorbetrieb.
11 Technische Daten
Ruhestrom 2 mA
Betriebstemperatur 0 – 70 °C
Öffnungsweite 100 mm
proportionale Geschwindigkeit 15 – 300 mm/s
proportionale Griffkraft 0 – ca. 100 N
Spannungsversorgung EnergyPack 757B20 (7,2 V)
Lebensdauer der Greifkomponente 5 Jahre
Lebensdauer des Akkus 2 Jahre
Mit Einschränkungen:
EnergyPack 757B21 (7,2 V)
MyoEnergy Integral 757B25=*, 757B35=* (7,4 V)
X-ChangePack, Wechselakkumulator NiMH 757B15 (6 V)
12 Haftung
Die Otto Bock Healthcare Products GmbH, im Folgenden Hersteller genannt, haftet nur, wenn
die vorgegebenen Be- und Verarbeitungshinweise sowie die Pegeanweisungen und Wartungsintervalle des Produktes eingehalten werden. Der Hersteller weist ausdrücklich darauf hin,
dass dieses Produkt nur in den vom Hersteller freigegebenen Bauteilkombinationen (siehe Gebrauchsanweisungen und Kataloge) zu verwenden ist. Für Schäden, die durch Bauteilkombinationen (Einsatz von Fremdprodukten) und Anwendungen verursacht werden, die nicht vom Hersteller freigegeben wurden, haftet der Hersteller nicht.
SensorHand Speed Ottobock | 17
Page 18
13 Reinigung und Pege
Bei Verschmutzungen das Produkt mit einem feuchten, weichen Tuch und milder Seife (z.B.
Ottobock Derma Clean 453H10=1) reinigen. Darauf achten, dass das Produkt nicht beschädigt wird und keine Flüssigkeit in die Systemkomponente eindringt.
Anschließend die Prothesenkomponente mit einem weichen Tuch abtrocknen.
14 CE-Konformität
Das Produkt erfüllt die Anforderungen der Richtlinie 93/42/EWG für Medizinprodukte. Aufgrund
der Klassizierungskriterien für Medizinprodukte nach Anhang IX der Richtlinie wurde das Produkt in die Klasse I eingestuft. Die Konformitätserklärung wurde deshalb von Ottobock in alleiniger Verantwortung gemäß Anhang VII der Richtlinie erstellt.
15 Warenzeichen
Alle innerhalb des vorliegenden Begleitdokuments genannten Bezeichnungen unterliegen uneingeschränkt den Bestimmungen des jeweils gültigen Kennzeichenrechts und den Rechten der
jeweiligen Eigentümer.
Alle hier bezeichneten Marken, Handelsnamen oder Firmennamen können eingetragene Marken
sein und unterliegen den Rechten der jeweiligen Eigentümer. Aus dem Fehlen einer expliziten
Kennzeichnung, der in diesem Begleitdokument verwendeten Marken, kann nicht geschlossen
werden, dass eine Bezeichnung frei von Rechten Dritter ist.
18 | Ottobock SensorHand Speed
Page 19
English
Date of the last update: 2015-04-07
• Please read this document carefully.
• Follow the safety instructions and the precautions specied in this accompanying document.
• If assistance is required during the start-up, use or maintenance of the product, as well as
in the event of unexpected operating behaviour or circumstances, contact the manufacturer
(see manufacturer‘s address on the back of this accompanying document).
Only start up the product in accordance with the information contained in the accompanying documents supplied.
1 Intended use
1.1 Medical Purpose
The 8E38=8*, 8E39=8, and 8E41=8* Ottobock SensorHand Speed are to be used solely for
the exoprosthetic tting of the upper extremities.
1.2 Application
The 8E38=8*, 8E39=8, and 8E41=8* Ottobock SensorHand Speed can be used for unilateral
or bilateral amputees.
1.3 Application conditions
The 8E38=8*, 8E39=8, and 8E41=8* SensorHand Speed have been developed for everyday
use and must not be used for unusual activities such as extreme sports (free climbing, paragliding, etc.).
The 8E38=8*, 8E39=8, and 8E41=8* Ottobock SensorHand Speed is designed exclusively for
use on one patient. Use of the product by other persons is not approved by the manufacturer.
1.4 Prosthetist qualications
The tting of a patient with the 8E38=8*, 8E39=8, and 8E41=8* Ottobock SensorHand Speed
may only be carried out by prosthetists who have been trained and certied by Ottobock for the
use of MyoBock components.
2 Safety information
Failure to follow the safety instructions given below can lead to damage to or malfunction of the product. Follow the safety instructions and the precautions speci-
ed in this accompanying document.
• Do not use silicone spray when putting on the prosthetic glove; silicone spray may compromise secure t of the glove. As a mounting aid the 633S2 Ottobock Procomfort Gel is recommended.
• In order to reduce the malfunctioning risk of the SensorHand Speed and of the connected components due to strong electromagnetic radiation (e.g. when near high-tension power lines, transmitters, transformers or security systems for goods in department stores), the
electrode gains should be set as low as possible.
• Before interrupting or establishing electrical connections (such as when removing the hand
from the prosthesis), the system must be disconnected from the power supply. For this pur-
SensorHand Speed Ottobock | 19
Page 20
pose, either remove the battery from the battery receptacle or turn the prosthesis off by
pressing the button in the charging receptacle.
• If you do not achieve the expected results by adjustment and by selection of the appropriate
program, please contact an Ottobock Myo-Service facility.
• Use the “Patient Information” section of this pamphlet (Section 3) to inform your patient about
the function and use of the SensorHand Speed.
• The SensorHand Speed has been developed for everyday use and must not be used for unu-
sual activities such as extreme sports (free climbing, paragliding, etc.). Careful handling of
the prosthesis and its components not only increases their service life but, above all, ensures
the patient‘s personal safety! Should the prosthesis be subjected to unusual stresses (such
as a fall), immediately contact your prosthetist and have the prosthesis inspected for any
damage. If necessary, the responsible prosthetist will pass the prosthesis on to the Ottobock
Myo-Service.
• Use the product only in combination with components approved by Ottobock (combination
options). Ottobock shall not accept liability in the event that the product is used with compo-
nents other than those Ottobock species.
• Any other manipulations to the prosthesis not described in these Instructions for Use are not
permitted.
• The battery may only be handled by Ottobock Service Centres (batteries are not user-serv-
iceable).
• The product and any damaged components may only be opened and repaired by authorised,
qualied Ottobock personnel.
• If the distance to HF communication devices (e.g. mobile phones, Bluetooth devices, WiFi
devices) is too small, interference with internal data communications can result in unexpected prosthesis behaviour. Therefore, keeping the following minimum distances to these HF
communication devices is recommended:
• Mobile phone GSM 850/GSM 900: 0.99m
• Mobile phone GSM 1800/GSM 1900/UMTS: 0.7m
• DECT cordless phones incl. base station: 0.35m
• WiFi (routers, access points,…): 0.22m
3 Patient information
• Do not allow foreign particles or liquids to get into the SensorHand Speed mechanism.
• The SensorHand Speed should not be subjected to intense smoke, dust, mechanical vibra-
tions, shocks or high temperatures.
• Avoid staying near high-tension power lines, transmitters, transformers or other sources of
strong electromagnetic radiation (such as security systems for goods in department stores),
as this can lead to malfunction of the SensorHand Speed.
• The Auto-Grasp function which is initiated by touching the thumb sensor, requires careful
handling in certain situations, i.e. when shaking hands, body hygiene, etc.
• The SensorHand Speed and SensorHand Speed components may be opened or repaired
only by certifed Ottobock Myo-Service technicians.
• If the SensorHand Speed will not be used for an extended period of time, it should be left in
the open position to protect the sensor and control mechanism.
• Please provide your patient with the 646D165 Patient Information on the SensorHand Speed.
20 | Ottobock SensorHand Speed
Page 21
3.1 Driving vehicles
An upper extremity amputee’s ability to drive a vehicle is determined on a case-by-case basis.
Factors include the type of tting (amputation level, unilateral or bilateral, residual limb conditions, design of the prosthesis) and the amputee’s abilities. All persons are required to observe
their country’s national and state driving laws when operating vehicles. For insurance purposes,
drivers should have their driving ability examined and approved by an authorized test center.
For maximum safety and convenience, Ottobock recommends that, at the very least, a specialist evaluate the need for any adaptations to the car (such as by installing a steering fork). It is
imperative that the driver is able to operate the vehicle without any risk with the SensorHand
Speed turned off. Driving with the SensorHand Speed turned ON may present a risk if the SensorHand Speed inadvertently moves due to unintentional muscle contraction or other causes.
Caution! Before a SensorHand Speed with a quick-disconnect wrist can be used,
the terminal device must be positioned in such a way that a slight turn of it cannot disconnect the hand from the prosthesis.
This product may not be disposed of with regular domestic waste in all jurisdictions.
Disposal that is not in accordance with the regulations of your country may have a
detrimental impact on health and the environment. Please observe the information provided by the responsible authorities in your country regarding return and collection
processes.
4 Service
Since all moving mechanical parts are subject to some wear and tear, yearly service check-ups
are required. During the service, the entire SensorHand Speed will be inspected by Ottobock
Myo-Service and any necessary adjustments, lubrication or replacements of worn parts will be
performed.
5 Scope of delivery
1 pc. SensorHand Speed
1 pc. Instructions for Use 647H495
6 Description and function
The Ottobock SensorHand Speed is a myo-electronically controlled prosthetic hand that is
characterized by a high grasping speed in connection with an innovative and sensitve control
concept. The Ottobock SensorHand Speed is equipped with the SUVA-Sensor1 grip stabilization system “Auto-Grasp”, the FlexiGrip function and a programming function.
The proportional DMC-Control (Dynamic Mode Control) allows the amputee to control grip
speed and grip force proportionally to his muscle signal. If the muscle signal changes then grip
speed and grip force immediately adapt to the new muscle signal.
The Coaxial Bushing of the 8E38=8* SensorHand Speed is marked with an orange ring, the
Connecting Cable of the 8E39=8* or 8E41=8* SensorHand Speed is marked by an orange
bushing.
1 Developed by Otto Bock Healthcare Products GmbH in cooperation with the Schweizerische Unfall Versicherungs Anstalt, SUVA (Swiss
Insurance Agency)
SensorHand Speed Ottobock | 21
Page 22
6.1 The SUVA-sensor technology
The SUVA-Sensor Technology is integrated into the thumb (Fig. 1) and instantly senses when a
gripped object changes position and begins to slip. The system then automatically and continuously, starting from the original level, increases grip force until the object is again held securely.
6.2 FlexiGrip function
The FlexiGrip function allows the user to change the position of an object within the hand without the need to open and close the hand using myo-control. The prosthetic hand follows the po-
sition shifts of an object such as a sound hand would. This gives the grip exibility.
6.3 Programming function
In order to nd the optimal adjustment you can choose between six programs. The programs
are identied by coding plugs of different color (Fig. 2). Upon delivery, the SensorHand Speed
is equipped with a black coding plug and precongured with program 1. For program selection,
plug in the 757T13 MyoSelect. If you prefer coding plugs for program selection, this is also possible.
6.4 Switching the SensorHand Speed ON and OFF
By pressing the cosmetic glove you can actuate the ON/OFF switch integrated into the control
electronics.
By pressing the back of the hand: Function ON (Fig. 3)
By pressing the thumb: Function OFF (Fig. 4)
7 Adjusting the electrode(s)
The best possible function of the SensorHand Speed with SUVA-Sensor Technology is
achieved through optimal positioning and adjustment of the electrodes. This is easy with the
757M10/757M11=X-CHANGE Ottobock MyoBoy.
The electrodes should be placed on intact skin only and with as much electrode-skin contact as
possible. In the case of strong interferences from electric devices, the position of the electrodes
should be veried and, if need be, repositioned. If the interference cannot be eliminated, please
contact the Ottobock Myo-Service.
Attention!
Allow the patient to rest during the adjustment of the electrodes to avoid fatigue, and
thus incorrect electrode settings (i.e. excess sensitivity).
Programs 1, 5, and 6:
Select the desired program version in the MyoSoft or PAULA program. Adjust each electrode
so that the amputee can maintain the respective muscle signal for approximately two seconds
at a point above the value HIGH (Fig. 7, item 1).
Program 2:
Select the desired program version in the MyoSoft or PAULA program. Adjust each electrode
so that the amputee can maintain the respective muscle signal for approximately two seconds
at a point above the value LOW (Fig. 7, item 2).
Program 3:
Select the AutoControl mode for the SensorHand Speed in the MyoSoft or PAULA program.
Adjust each electrode so that the amputee can maintain the respective muscle signal for approximately two seconds at a point above the value ON (Fig. 8).
22 | Ottobock SensorHand Speed
Page 23
Program 4:
Select the VarioControl mode for the SensorHand Speed in the MyoSoft or PAULA program.
Adjust each electrode so that the amputee can maintain the respective muscle signal for approximately two seconds at a point above the value HIGH (Fig. 7, item 1).
Note to Fig. 7 and 8: With programs 3 and 4 you can only see one curve!
8 Control modes
To dene the desired program insert the appropriate coding plug (Fig. 2).
13E184=1 (white) 13E184=3 (green) 13E184=5 (yellow) 13E184=8 (black)
13E184=2 (red) 13E184=4 (blue) 13E184=6 (purple)
If the black coding plug (13E184=8) has been inserted into the electronic control unit of the
SensorHand Speed, the 757T13 MyoSelect can be used for setting all function types. For setting the speed of the SensorHand Speed using 757T13 MyoSelect, any of the coding plugs can
be inserted. To do this read the 647G131 Instructions for Use manual.
Before changing the coding plug remove inner-hand safety ring. Partially remove the inner hand.
Change the coding plug (Fig. 2).
Return safety ring and inner hand.
To reset the system so that it will recognize the new coding plug, remove the battery and reinsert
it. Ten program variants are available.
9 Program survey
Program 1 OPEN CLOSE Indication
DMC plus Sensor
White coding plug
Myo-signal to the
electrode
Myo-signal to the
electrode
Preferred program for
amputees with two strong
muscle signals
Two electrodes
Program 2 OPEN CLOSE Indication
AutoControl –
LowInput
Red coding plug
Two electrodes
AutoControl –
LowInput
Red coding plug
One electrode & one
optional Ottobock
Switch
AutoControl –
LowInput
Red coding plug
Any Ottobock switch
SensorHand Speed Ottobock | 23
Proportional speed
Myo-signal to the
electrode
Proportional speed
Myo-signal to the
electrode
Proportional speed
Hand opens as long
as opening side of the
switch is activated
Constant speed
Proportional speed
Myo-signal to the
electrode digitally (short
signal at any level)
Constant speed
Signal from the switch
Constant speed
Signal from closing side
of switch: Hand closes
Constant speed
For amputees with two
weak muscle signals
For amputees with only 1
muscle and weak muscle
signal
For patients with too
weak or no muscle signal
Page 24
Program 3 OPEN CLOSE Indication
AutoControl
Green coding plug
Quick, sustained myosignal to the electrode
Very slow muscle
relaxation:
Hand stays open:
Quick muscle
relaxation:
Hand closes
For amputees with only
1 muscle and very weak
muscle signal
One electrode
AutoControl
Green coding plug
Any Ottobock switch
Program 4 OPEN CLOSE Indication
VarioControl
Blue coding plug
One electrode
VarioControl
Blue coding plug
One linear transducer
Program 5 OPEN CLOSE Indication
VarioDual
Yellow coding plug
Two electrodes
Constant speed
Hand opens as long as
switch is activated
Constant speed
Speed and strength of
muscle tension to the
electrode
Proportional speed
Speed and strength of
pull to linear transducer
Proportional speed
Speed and strength of
muscle tension to rst
electrode
Proportional speed
Constant speed
Hand closes
automatically as soon
as switch is released
Constant speed
Speed and strength
of muscle relaxation to
electrode
Proportional speed
Speed of release of the
linear transducer
Proportional speed
Speed and strength of
muscle relaxation to rst
electrode
Proportional speed.
Grip force proportional
to strength of muscle
signal to second
electrode.
For amputees with weak
or no muscle signals
For amputees with 1
muscle and strong uscle
signal or tendancy to cocontraction
For amputees with weak
or no muscle signal
Control for amputees with
2 strong muscle signals
Program 6 OPEN CLOSE Indication
DMC plus Sensor
Purple coding plug
Two electrodes
Myo-signal to electrode
Proportional speed
Myo-signal to electrode
Proportional speed
Program for amputees
with 2 strong muscle
signals
SUVA Sensor and
FlexiGrip can be switched
off.
All power forces (e.g. 100 N ~ 10 Kp) are values without obligation which are given to
show the functional principle of the various modes.
24 | Ottobock SensorHand Speed
Page 25
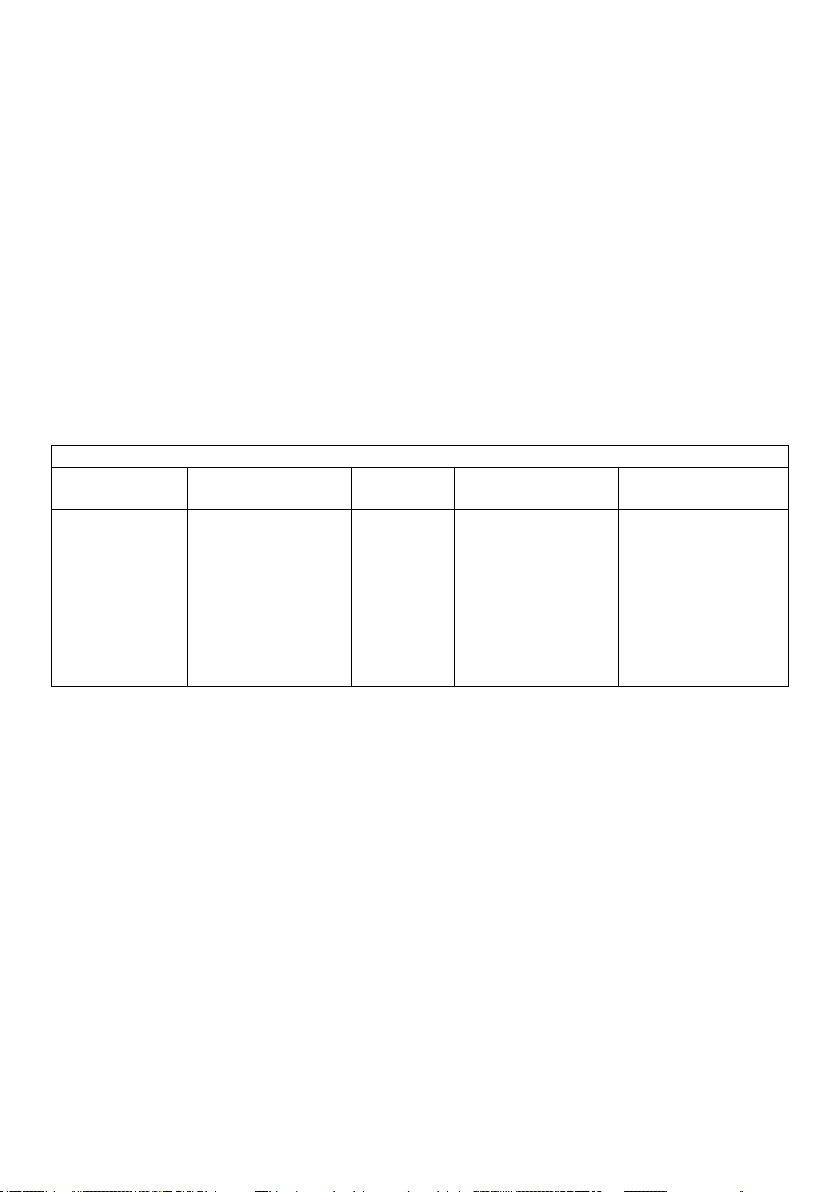
9.1 Program 1: DMC plus Sensor
White coding plug
Control with 2 electrodes
This control corresponds to the DMC-Control but is additionally provided with the “SUVASensor” grip stabilization system. Level of grip speed and grip force is determined by signal
strength (resulting from muscle tension).
Open: Proportionally controlled by the opening electrode.
Close: Proportionally controlled by the closing electrode.
Example 1: A weak muscle signal generates the smallest grip force (10 N) for grasping
an object. If the Sensor recognizes that the object is slipping it automatically
increases grip force up to 50 % higher (15 N) than the initial grip stength.
FlexiGrip becomes active at 20 N. Once the object has been repositioned, the
SensorHand Speed reverts to the previous grip force.
Example 2: A stronger muscle signal generates a higher grip force and the automatic grip
force increases to a maximum of 100 N to prevent the object from slipping.
FlexiGrip becomes active at 130 N. Once the object has been repositioned, the
SensorHand Speed reverts to the previous grip force.
Program 1: DMC plus Sensor (white coding plug)
OPEN CLOSE Initial Grip
Myo-signal to the
electrode
Myo-signal to the
electrode
Strength
proport.:
0 N – 100 N
Auto-Grasp Grip
Force Increase
proportional:
Up to 50% higher
than initial grip
stength
Flexi-Grip Function
dependent on initial
grip force, each
slightly above the max.
grip force
Speed:
proportional
15 mm/s to
300 mm/s
Speed: proportional
15 mm/s to
300 mm/s
e.g. Initial grip
strength 10 N =
increase of grip force
up to max. 15 N
FlexiGrip effective:
min. at 20 N
max. at 130 N
The user can always independently overcome the AutoGrasp feature with a stronger muscle
signal and increase the grip force, if necessary, up to a maximum of 100N.
Attention: A short “OPENING” impuls will stop the AutoGrasp as well as the FlexiGrip function.
9.2 Program 2: AutoControl – LowInput
Red coding plug
Control with 2 electrodes,
1 electrode and 1 switch, or
1 switch
The hand closes at maximum speed and grips the object with the minimal grip force (10 N).
If the Sensor senses the object slipping, it automatically increases grip force up to the maximum
(100 N).
FlexiGrip becomes active at 130 N. Once the object has been repositioned, the SensorHand
Speed reverts to the previous grip force.
Open: proportionally controlled by the opening electrode.
Close: at highest speed by short muscle signal at any level over the ON-Threshold to clos-
ing electrode.
SensorHand Speed Ottobock | 25
Page 26
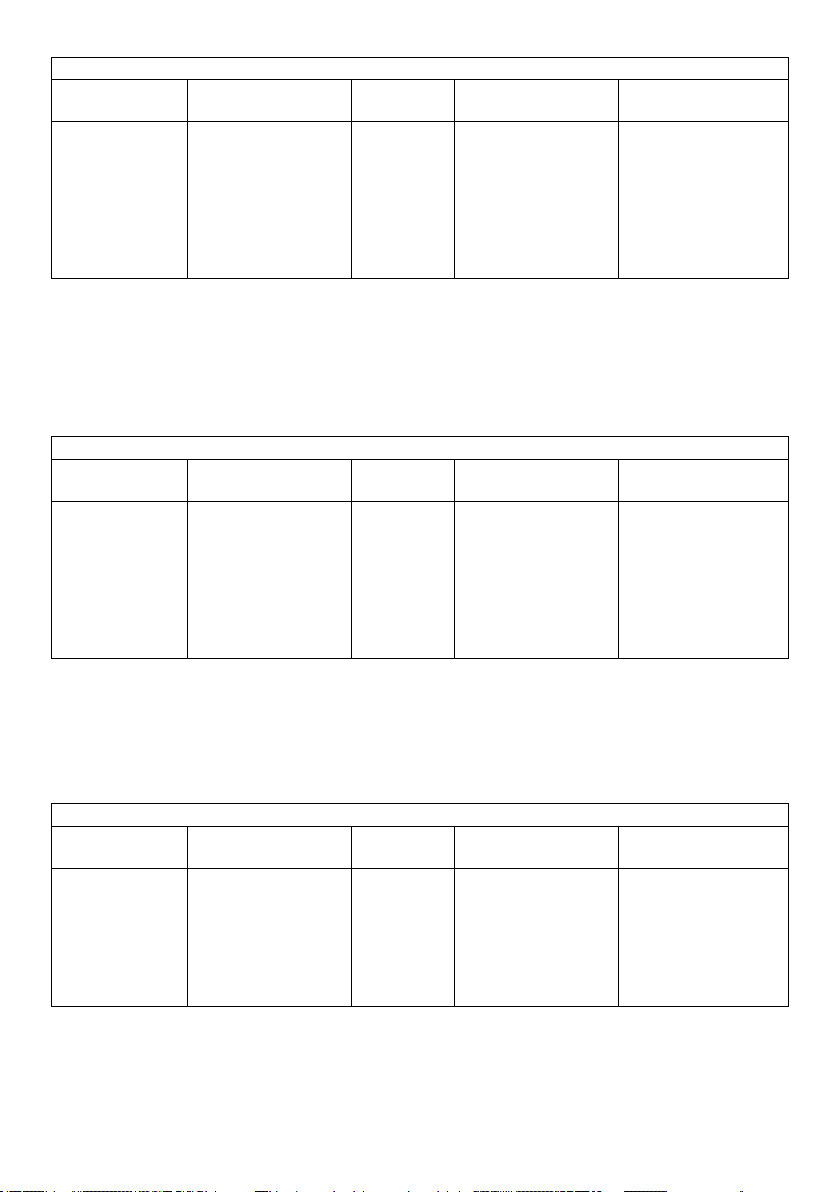
Program 2: 2 Electrodes AutoControl – LowInput (red Coding Plug)
OPEN CLOSE Initial Grip
Myo-signal to the
electrode
Speed:
proportional
15 mm/s to
300 mm/s
Myo-signal to the
elec trode digitally
(short signal at any
level)
Speed:
constant
300 mm/s
Strength
10 N up to max. 100 N effective at maximal
AutoGrasp Force
Increase
FlexiGrip Function
grip force
9.2.1 Control with 1 electrode and 1 switch
Open: proportionally controlled by the opening electrode.
Close: at highest speed by short activation of switch
Attention: Plug the red/white cable of the 13E99 Connecting Cable to closing side of the
9E169 Coaxial Plug (Fig. 5: (1) Battery Connecting Cable, (2) Electrode, (3)
red/white wire of 13E99 Connecting Cable)
Program 2: Electrode and Switch AutoControl – LowInput (red coding plug)
OPEN CLOSE Initial Grip
Myo-signal to the
electrode:
Hand opens
Speed:
proportional
15 mm/s to 300
mm/s
Signal to switch:
Hand closes
Speed: constant
300 mm/s
Strength
10 N up to max. 100 N effective at maximal
Autorasp Force
Increase
FlexiGrip Function
grip force
9.2.2 Control with 1 Switch:
This program may only be used with any Ottobock MyoBock Switch.
Open: at maximal speed; as long as the open-side of the switch is activated. The Hand
stays open.
Close: at maximal speed by activating the close-side of the Switch.
Program 2: Switch AutoControl – LowInput (red Coding Plug)
OPEN CLOSE Initial Grup
Hand opens as
long as openside of switch is
activated.
Speed: constant
300 mm/s
26 | Ottobock SensorHand Speed
Signal to close-side
of switch: Hand
closes
Speed: constant
300 mm/s
Strength
10 N up to max. 100 N effective at maximal
AutoGrasp Grip
Force Increase
FlexiGrip Function
grip force
Page 27
9.3 Program 3: AutoControl
Green coding plug
Control with 1 electrode, 1 linear transducer,
or 1 switch
The Hand closes at maximal speed and grips an object with lowest grip force (10 N).
If the sensor senses a change in position it automatically causes the grip to continuously in-
crease up to the grip force necessary (max. 10 N). FlexiGrip becomes effective at 130 N. Once
the grasp is secure the SensorHand Speed reverts to the initial grip force.
9.3.1 Control with 1 electrode:
Open: at maximum speed with a quick, constant muscle signal to the electrode.
Close: at maximum speed by quick relaxation of muscle
Stop: by very slow muscle relaxation to the electrode; Hand stops in an opened
position.
Example 1: After opening the Hand the amputee relaxes the muscle very slowly. The opening
position remains unchanged.
Example 2: After opening the Hand the amputee relaxes the muscle at the highest speed.
The Hand closes automatically at maximum speed and begins to grip the object
with 10 N grip force.
If the sensor senses a change in the position of the object, the Hand – if
necessary – will automatically readjust up to the maximum grip force (100 N).
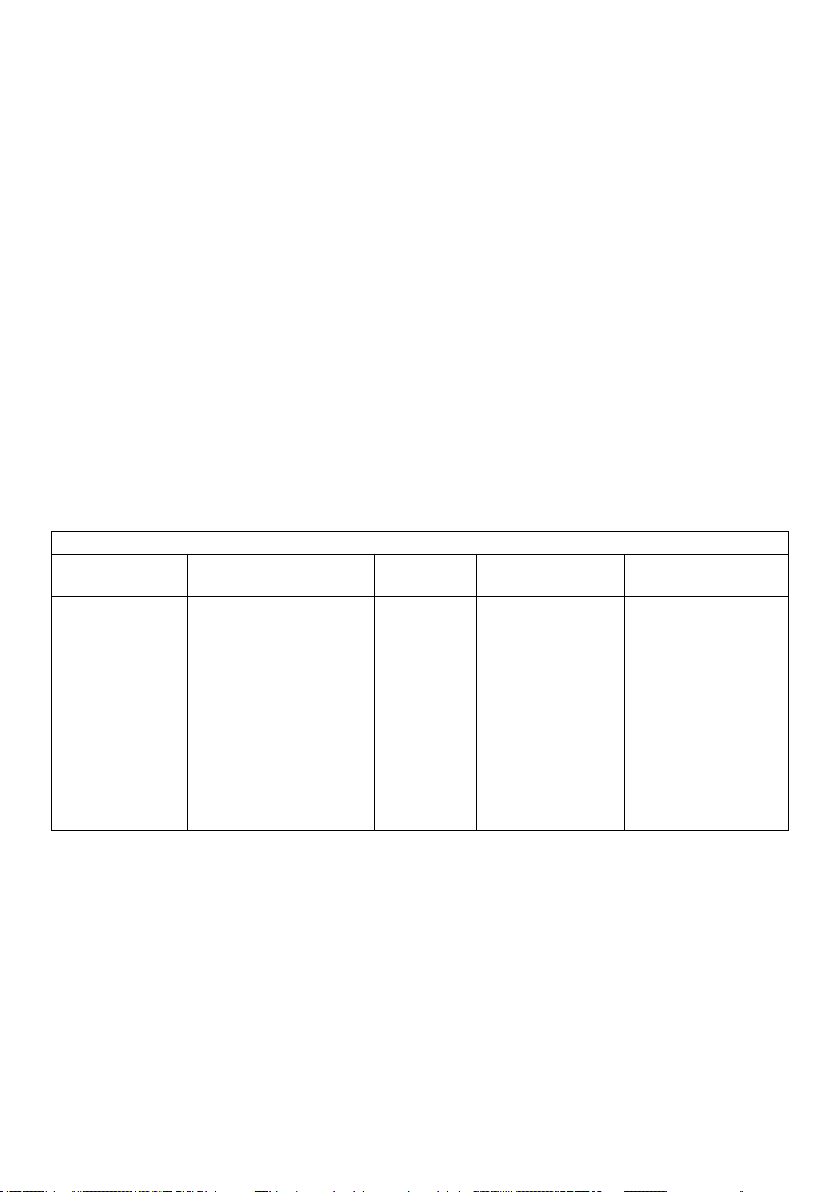
Program 3: 1 Electrode AutoControl (green coding plug)
OPEN CLOSE Initial Grip
Quick constant
Myo-Signal to the
electrode
Very slow muscle
relaxation to the
electrode:
Hand stops in opened
position
Strength
10 N up to max. 100 N effective at maximal
AutoGrasp Grip
Force Increase
FlexiGrip FunCtion
grip force
Quick muscle relaxation
to electrode:
Hand closes
Speed: constant
300 mm/s
Speed: constant
300 mm/s
9.3.2 Control with 1 linear transducer:
Open: at maximum speed by fast pull on linear transducer
Close: at maximum speed by fast release on linear transducer
Stop: by very slow release on linear transducer. Hand stops in an open position.
Example 1: After opening the amputee very slowly releases pull on linear transducer.
The opening position remains unchanged.
Example 2: After opening the amputee release pull on linear transducer with highest
possible speed.
The hand automatically closes with highest speed and starts to grasp object
with 10 N grip force.
If the sensor senses a change in the position of the object, the Hand – if nec-
esary – will automatically readjust up to the maximum grip force (100 N).
SensorHand Speed Ottobock | 27
Page 28
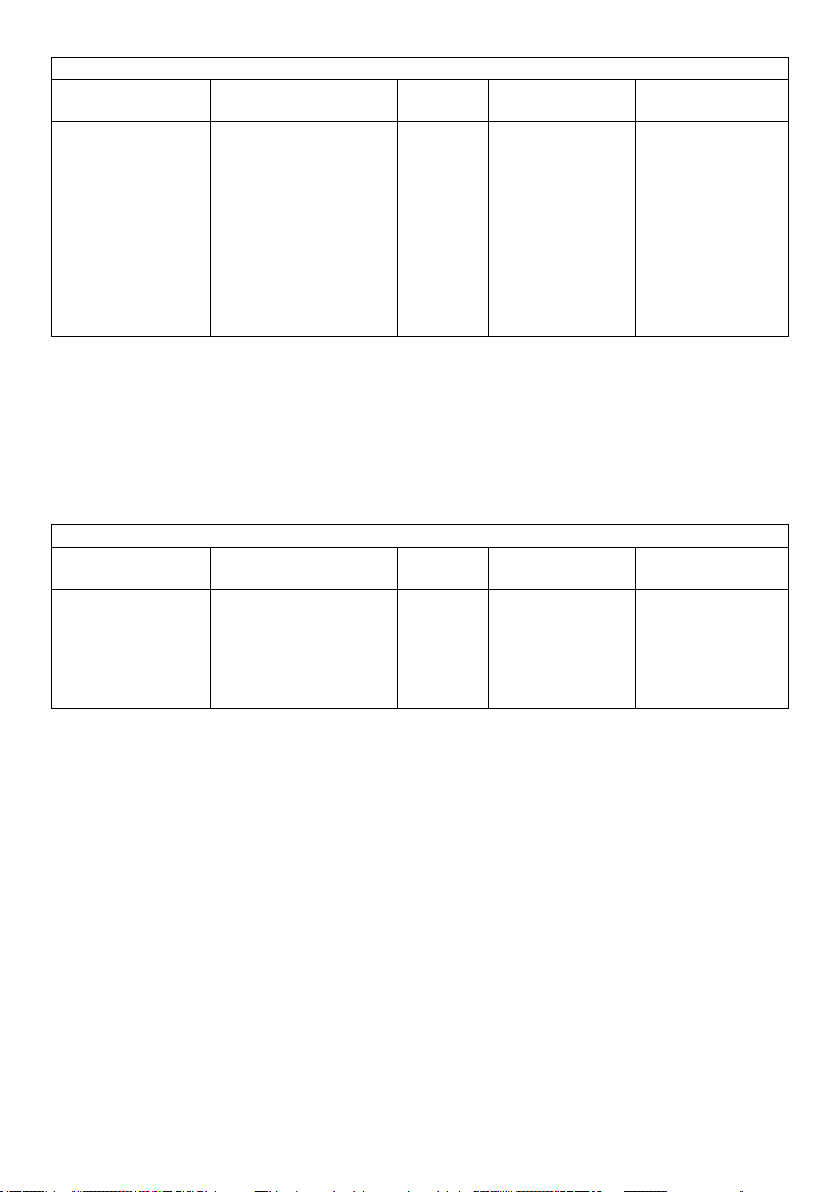
Program 3: 1 linear transducer AutoControl (green coding plug)
Open Close Initial Grip
High speed pull on
linear transducer
Very slow pull release on
linear transducer
Hand stops in open
position
Quick pull release on
linear transducer
Hand closes
Strength
10 N up to max. 100 N effective at maximal
AutoGrasp Grip
Force
Flexi-Grip Function
grip force
Speed:
constant 300 mm/s
Speed:
constant 300 mm/s
9.3.3 Control with 1 switch:
Open: at maximum speed, as long as switch is activated
Close: after releasing the switch the Hand automatically closes at maximum speed and
begins to grasp the object with 10 N grip force.
Attention: Plug the red/white cable of the 13E99 Connecting Cable to closing side of the
9E169 Coaxial Plug (Fig. 6: (1) Battery Connecting Cable, (2) Electrode, (3)
red/white wire of 13E99 Connecting Cable )
Program 3: 1 Switch AutoControl (green coding plug)
OPEN CLOSE Initial Grip
Opens as long as
switch is activated.
Speed: constant
300 mm/s
Closes automatically
as soon as switch is
released
Speed: constant
300 mm/s
Strength
10 N up to max. 100 N effective at maximal
AutoGrasp Grip
Force Increase
FlexiGrip Function
grip force
9.4 Program 4: VarioControl
Blue coding plug
Control with 1 electrode or 1 linear transducer
With this program, the opening speed is determined by the level and speed of the muscle signal. The closing speed is determined by the reduction of the muscle tension.
FlexiGrip is effective at maximal grip force. Once the grasp is secure the SensorHand Speed
reverts to the initial grip force.
Open: Proportional. Opening speed is determined by level and speed of muscle
tension.
Close: Proportional. Closing speed is determined by speed and strength of muscle
relaxation. This also affects the level of the maximal AutoGrasp grip force
increase.
Stop: Very slow muscle relaxation to the electrode, Hand stops in an opened position.
Example 1: After opening the amputee very slowly relaxes the muscle. Closing is
simultaneous to the length of muscle relaxation time. The object is grasped with
low force (10 N). There is no automatic grip force increase.
28 | Ottobock SensorHand Speed
Page 29
Example 2: After opening the amputee relaxes the muscle at maximum speed. The Hand
closes at maximum speed und begins to grasp the object with 10 N. If the
Sensor senses a change in position, it automatically readjusts – if necessary –
up to the maximum grip force (100 N).
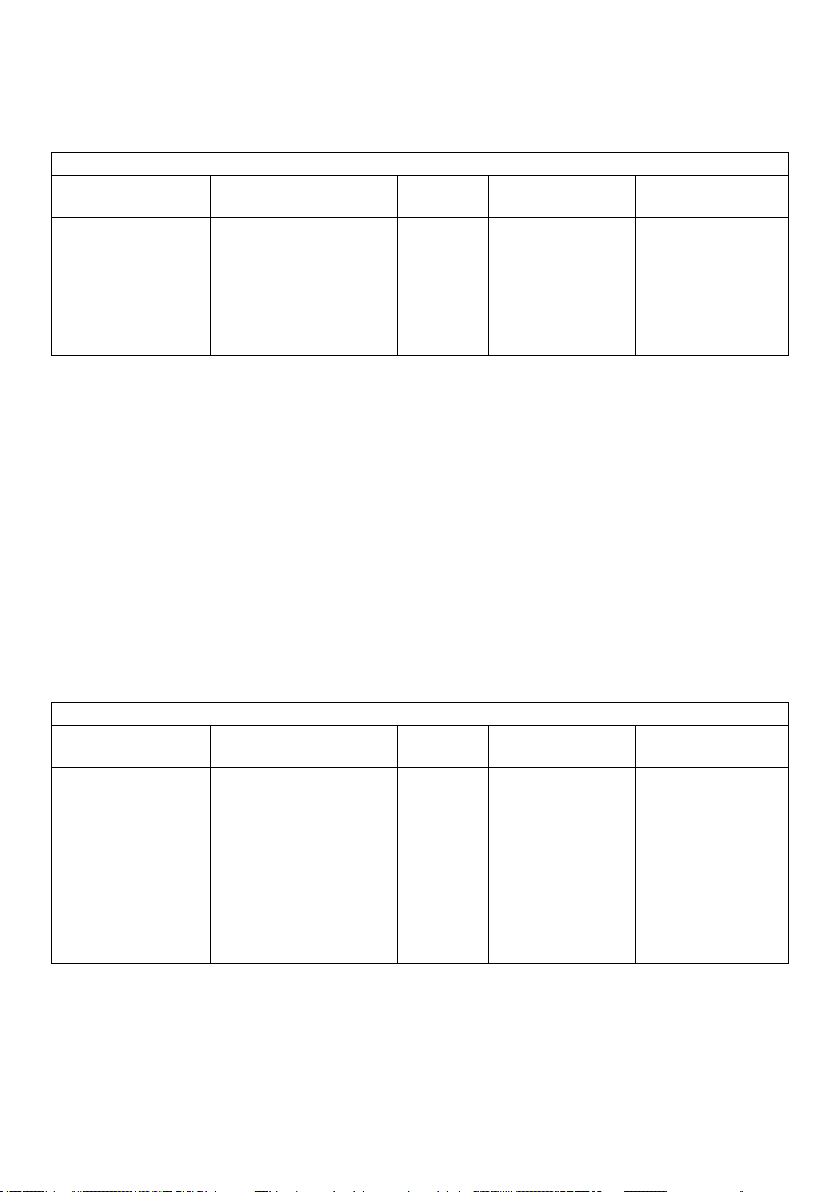
Program 4: 1-electrode control VarioContol (blue coding plug)
OPEN CLOSE Initial Grip
Speed and level of
muscle tension to
electrode
Speed: proportional
15 mm/s to
300 mm/s
Speed and level of
muscle relaxation to
electrode
Speed: proportional
15 mm/s to 300 mm/s
Strength
10 N
10 N
AutoGrasp Grip
Force Increase
None at low to
medium Closing
speed
At medium to high
Closing speed up
to max. 100 N
FlexiGrip Function
Effective at 15 N
with low to medium
Closing speed
Effective at 130 N
with medium to high
Closing speed
9.4.1 Control with 1 linear transducer
Open: proportional. Opening speed is determined by speed and force of pull on linear
transducer.
Close: proportional. Closing speed is determined by release speed of pull on linear
transducer. This also determines the level of the maximal grip force increase.
Stop: very slow pull release on linear transducer. Hand remains in opened position.
Example 1: After opening the amputee slowly releases pull on linear transducer.
Closing takes place analog to time of muscle relaxation with slow speed.
The object is grasped with low force (10 N). There is no automatic grip force
increase.
Example 2: After opening the amputee releases the pull on the linear transducer at highest
possible speed. The hand closes with highest possible speed and starts to
grasp an object with 10 N grip force. If the Sensor senses a change in postion,
it automatically readjusts – if necessary – up to maximum grip force (100 N).
Program 4: 1 linear transducer VarioControl (blue coding plug)
Open Close Initial Grip
Speed and force
of pull on linear
transducer
Speed:
proportional
15 mm/s to
300 mm/s
SensorHand Speed Ottobock | 29
Release speed on linear
transducer
Speed:
proportional
15 mm/s to 300 mm/s
Strength
10 N
10 N
AutoGrasp Grip
Force Increase
At low to medium
closing speed:
none
At medium to high
closing speeds:
up to max. 100 N
FlexiGrip Function
At low to medium
closing speed:
Effective from 15 N
At medium to high
closing speeds
effective at maximal
grip force
Page 30
9.5 Program 5: VarioDual
Yellow coding plug
Control with 2 electrodes
With this program, the opening speed is determined by speed and level of muscle tension. Until
reaching a minimal grip force of approx. 10 N closing speed is dependent on muscle relaxation
speed. Grip force is determined by the following or the simultaneous muscle signal to the second electrode.
FlexiGrip is effective, depending on the initial grip strength, at slightly over the maximal
AutoGrasp Grip Force. Once the grasp is secure, the SensorHand Speed reverts to the initial
grip force.
Electrode 1:
Open: Proportional. The opening speed is determined by speed and level of muscle
tension.
Close: Proportional. The closing speed is determined by speed and level of muscle
relaxation. Grip force is approx. 10 N.
Stop: with very slow muscle relaxation to the electrode; Hand stops in an opened
position
Electrode 2:
Gripping: Grip force build-up is determined by the level of the muscle signal to the
second electrode. Maximal grip force is approx.100 N.
Example 1: After opening, the amputee relaxes the muscle. Closing takes place
proportionally to the muscle relaxation. The object is gripped with minimal grip
force (10 N). FlexiGrip is effective at 20 N. Once the object is securely grasped,
the SensorHand Speed reverts to the minimal grip force.
Example 2: After gripping, as described in Example 1, the object must be grasped with
a higher grip force. The amputee must create a muscle signal to the second
electrode. Proportionally a grip force between 10 N and 100 N can be builtup. If the object starts to slip the grip force is increased up to 50%. FlexiGrip
is effective at approx. the double value of the initial grip strength up to 130 N.
Once the object is securely grasped, the SensorHand Speed reverts to the
initial grip force.
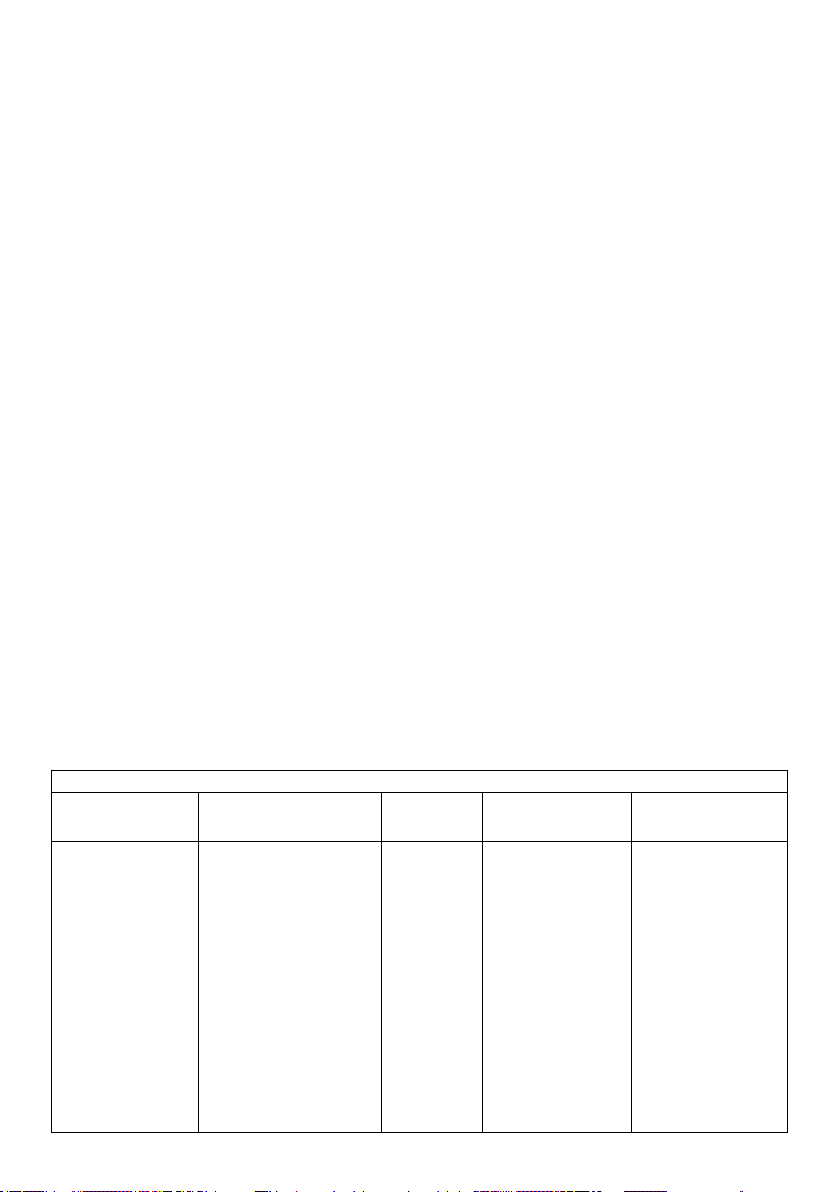
Program 5: 2 Electrodes VarioDual (yellow coding plug)
Open Close Initial Grip
Speed and level of
muscle tension to
the 1st electrode
Close:
Speed and level of
muscle relaxation to the
1st electrode
Strength
10 N
AutoGrasp Grip
Force Increase
No AutoGrasp
FlexiGrip Function
effective at 20 N
Speed:
proportional
15 mm/s to
300 mm/s
30 | Ottobock SensorHand Speed
Speed: proportional
15 mm/s to 300 mm/s
Grip force build-up:
Grip force dependent on
level of muscle signal to
2nd electrode.
Grip force:
proportional
10 N to 130 N
Proportional:
10 N to
100 N
proportional:
up to max. 1,5fold of initial grip
strength
dependent on
initial grip stength,
effective at slightly
over the maximal
grip force increase
min. from 20 N
max. from 130 N
Page 31
9.6 Programm 6: DMC plus Sensor can be switched off
Purple coding plug
Control with 2 electrodes
This control mode corresponds to program 1; the SUVA-Sensor as well as the FlexiGrip can be
temporarily deactivated.
9.6.1 Switching the SUVA-Sensor and the FlexiGrip Function On and Off
In order to grasp soft and yielding objects such as soft foamed plastics you can manually deactivate the SUVA-Sensor. Open the SensorHand Speed as far as it will go and keep it open
by muscle signal. Simultaneously apply some pressure to the SUVA-Sensor (press to a hard
object). A short vibrating signal will conrm the switch-off. In order to switch the SUVA-Sensor
on, follow the same procedure. Two short vibrating signals conrm the activation of the SUVA-
Sensor*.
Note:
Please note that with a switched-off SUVA-Sensorik the grip force will not be
automatically adjusted adn that grasped objects may slip from the hand.
After inserting a battery, vibrating signals inform the amputee about the current mode:
single vibration Sensor is switched off
two vibrations Sensor is switched on
10 Handling the batteries
Only a fully charged battery should be used to operate the SensorHand Speed. Always keep
a charged, back-up battery available as a replacement. An intelligent “battery manager” alerts
the patient to low voltage conditions: The hand will become slower and the gripping force will
decrease. At the same time the battery is protected against harmful total discharge.
We recommend operating the SensorHand Speed with the EnergyPack (757B20) to fully prot
for a long time from the full capability.
With restricted capacity, the SensorHand Speed can optionally be operated with the En-
ergyPack (757B21), the X-ChangePack (757B15), or the MyoEnergy Integral (757B25=*,
757B35=*).
For detailed instructions on how to handle the batteries, please refer to the instructions for use
enclosed with the batteries.
Attention:
As soon as the SensorHand Speed recognises a fully charged EnergyPack (757B20,
757B21) or MyoEnergy Integral (757B25=*, 757B35=*), it automatically switches to
Li-Ion battery technology. Once this has happened, only this technology should be
used to operate the system. If an X-ChangePack (757B15) is employed after the control has switched to Li-Ion battery technology, the battery can not be used to its full
capacity. The MyoSelect (757T13) can be used, however, to reset the SensorHand
Speed control for use with X-ChangePack.
For operational security and reliability, only 757B20, 757B21, 757B25=*, 757B35=*
or 757B15 Batteries are to be used.
Upon delivery the SensorHand Speed is (factory default) set for NiMH batteries.
SensorHand Speed Ottobock | 31
Page 32
11 Technical data
Static current 2 mA
Operating temperature range 0 – 70 °C (32– 158 °F)
Opening width 100 mm
Proportional speed 15 – 300 mm/s
Proportional grip force 0 – approx. 100 N
Power supply EnergyPack 757B20 (7.2 V)
Service life of the terminal device 5 years
Battery service life 2 years
With limitations:
EnergyPack 757B21 (7.2 V)
MyoEnergy Integral 757B25=*, 757B35=* (7.4 V)
X-ChangePack, Interchangeable Battery NiMH 757B15 (6 V)
12 Liability
Otto Bock Healthcare Products GmbH, hereafter referred to as manufacturer, assumes liability
only if the user complies with the processing, operating and maintenance instructions as well
as the service intervals. The manufacturer explicitly states that this product may only be used
in combination with components that were authorized by the manufacturer (see instructions for
use and catalogs). The manufacturer assumes no liability for damage caused by component
combinations (use of third-party products) and applications which it did not authorise.
The device may only be opened and repaired by authorised Ottobock technicians.
13 Cleaning and care
Clean the product with a damp, soft cloth and mild soap (e.g. Ottobock 453H10=1 Derma
Clean) when needed. Ensure that the product is not damaged and that no liquid penetrates into
the system components.
Then, dry the prosthesis component with a soft cloth.
14 CE conformity
This product meets the requirements of the 93/42/EWG guidelines for medical products. This
product has been classied as a class I product according to the classication criteria outlined in appendix IX of the guidelines. The declaration of conformity was therefore created by
Ottobock with sole responsibility according to appendix VII of the guidelines.
15 Trademarks
All denotations within this accompanying document are subject to the provisions of the respectiveapplicable trademark laws and the rights of the respective owners, with no restrictions.
All brands, trade names or company names may be registered trademarks and are subject to the
rights of the respective owners.
Should trademarks in this accompanying document fail to be explicitly identied as such, this
does not justify the conclusion that the denotation in question is free of third-party rights.
32 | Ottobock SensorHand Speed
Page 33
Français
Date de la dernière mise à jour : 2015-04-07
• Veuillez lire attentivement l’intégralité de ce document.
• Respectez les consignes de sécurité et les mesures mentionnées dans ce document.
• Si vous nécessitez de l’aide lors de la mise en service, de l’utilisation ou de l’entretien
du produit ou encore en cas de fonctionnement inattendu ou d’événements particuliers,
contactez le fabricant (voir l’adresse du fabricant au verso de ce document).
Ne procédez à la mise en service du produit qu’en vous conformant aux informations gurant dans les documents fournis avec le produit.
1 Champ d’application
1.1 Utilisation médicale
Les mains Ottobock SensorHand Speed 8E38=8*, 8E39=8* et 8E41=8* sont exclusivement
destinées à l’appareillage exoprothétique des membres supérieurs.
1.2 Utilisation
Les mains Ottobock SensorHand Speed 8E38=8*, 8E39=8* et 8E41=8* permettent d’appareiller un patient amputé unilatéral ou bilatéral.
1.3 Conditions d’utilisation
Les mains Ottobock SensorHand Speed 8E38=8*, 8E39=8* et 8E41=8* ont été conçues pour
des tâches quotidiennes et ne doivent pas être utilisées pour des activités exceptionnelles,
comme les sports extrêmes (escalade libre, parapente, etc.), par exemple.
Le mains Ottobock SensorHand Speed 8E38=8*, 8E39=8* et 8E41=8* est conçu exclusivement pour l’appareillage d’un seul patient. L’utilisation de cette prothèse sur une autre personne
n’est pas autorisée par le fabricant.
1.4 Qualication de l’orthoprothésiste
Seuls les orthoprothésistes ayant suivi une formation Ottobock pour utiliser les composants
MyoBock et certiés à cet effet sont autorisés à appareiller leurs patients avec les mains
Ottobock SensorHand Speed 8E38=8*, 8E39=8* et 8E41=8.
2 Consignes de sécurité
Le non-respect des consignes de sécurité suivantes peut conduire à une défaillance de la commande ou encore un dysfonctionnement du système de la main
myoélectrique. Il peut en résulter un risque de blessures pour le patient.
• N’utilisez pas de spray à base de silicone pour enler le gant prothétique car cela l’empêcherait de tenir en place. Nous vous recommandons d’utiliser le Gel Procomfort 633S2
Ottobock pour procéder au montage.
• Il convient de régler la sensibilité des électrodes au minimum pour diminuer les dysfonctionnements subis par la main SensorHand Speed et les composants qui y sont raccordés en
raison de rayonnements électromagnétiques intenses (à proximité de lignes à haute tension,
d’émetteurs, de transformateurs, de systèmes de surveillance des grands magasins, par ex.).
• Couper impérativement l’alimentation du système avant de débrancher ou d’établir des
connexions électriques (en retirant, par ex., la main de la prothèse). Pour ce faire, retirer
l’accumulateur de son boîtier ou déconnecter la prothèse en appuyant sur le bouton-poussoir
dans le coussinet.
SensorHand Speed Ottobock | 33
Page 34
• Veuillez vous adresser au SAV Myo Ottobock si vous n’arrivez pas à effectuer les réglages
ou à sélectionner le programme approprié.
• Expliquer au patient comment manier correctement la main SensorHand Speed conformément au chapitre 3 « Consignes destinées au patient ».
• La SensorHand Speed a été conçue pour des tâches quotidiennes et ne doit pas être utilisée
pour des activités exceptionnelles, comme les sports extrêmes (escalade libre, parapente,
etc.), par exemple. Un entretien minutieux de la prothèse et de ses composants permet d’allonger leur durée de vie mais sert avant tout à garantir la sécurité personnelle du patient ! En
cas de sollicitations extrêmes de la prothèse (chute, par ex.), faites immédiatement contrôler les dégâts subis par un technicien orthopédiste. Adressez-vous à votre orthoprothésiste
agréé qui expédiera éventuellement la prothèse au SAV Myo Ottobock.
• Utilisez le produit uniquement avec des composants autorisés par Ottobock (combinaisons
possibles). Ottobock décline toute responsabilité dans le cas où le produit est utilisé avec
des composants prothétiques autres que ceux indiqués.
• Aucune manipulation autre que les travaux décrits dans les présentes instructions d’utilisation ne doit être effectuée sur la prothèse.
• L’accumulateur doit être exclusivement manipulé par le service après-vente d’Ottobock (n’effectuez pas de remplacement de votre propre chef).
• Seul le personnel spécialisé agréé par Ottobock est autorisé à ouvrir et à réparer le produit
ou à remettre en état des composants endommagés.
• Une distance trop faible par rapport à des appareils de communication HF (par ex. téléphones portables, appareils Bluetooth, appareils WLAN) peut entraîner un comportement
inattendu de la prothèse en raison d’une anomalie de la communication interne des données.
Il est donc recommandé de respecter les distances minimales suivantes par rapport aux appareils de communication HF :
• Téléphone portable GSM 850 / GSM 900 : 0,99 m
• Téléphone portable GSM 1800 / GSM 1900 / UMTS : 0,7 m
• Téléphones sans l DECT avec station de base : 0,35 m
• WLAN (routeurs, points d’accès,…) : 0,22 m
3 Consignes de sécurité destinées au patient
• Veillez à ce qu’aucun liquide ou particule solide ne puissent pénétrer dans la SensorHand
Speed.
• Protégez la main SensorHand Speed de la fumée ou de la poussière intense, des vibrations
mécaniques, des chocs ou des fortes chaleurs.
• Évitez de séjourner à proximité de lignes à haute tension, d’émetteurs, de transformateurs ou
d’autres sources de rayonnements électromagnétiques intenses (systèmes de sécurité des
grands magasins, par ex.) car cela peut provoquer un dysfonctionnement de la SensorHand
Speed.
• Le relais automatique pouvant se déclencher au contact du capteur requiert une manipulation soigneuse dans certaines situations : par ex. pour serrer la main ou se laver, etc.
• Seul le SAV Myo Ottobock certié est autorisé à ouvrir et à réparer la SensorHand Speed ou
à remettre en état les composants endommagés.
• Veillez à ranger la main SensorHand Speed en position ouverte si vous ne l’utilisez pas an
de protéger les capteurs et la partie mécanique.
• Veuillez remettre au patient la brochure d’information aux patients 646D165 relative à la main
SensorHand Speed.
34 | Ottobock SensorHand Speed
Page 35
3.1 Conduite d’un véhicule
La question de savoir dans quelle mesure l’utilisateur d’une prothèse de bras est apte à
conduire un véhicule requiert une réponse nuancée. En effet, cela dépend du type d’appareillage (degré d’amputation, unilatérale ou bilatérale, caractéristiques du moignon, construction de la prothèse) et des capacités individuelles de l’utilisateur de la prothèse de bras. Respectez absolument les consignes légales en vigueur dans votre pays et relatives à la conduite
d’un véhicule et, pour des raisons concernant le droit des assurances, faites vérier et attester
par une instance agréée votre capacité à conduire. D’une manière générale, Ottobock recommande de faire adapter le véhicule par une entreprise spécialisée aux besoins particuliers du
porteur de la prothèse (par ex. remplacement du volant par une fourche). Il faut absolument
s’assurer que le patient est capable de conduire son véhicule sans danger même si la main
SensorHand Speed est hors tension. Une conduite avec la main SensorHand Speed sous tension pourrait présenter un danger pour les autres automobilistes en cas de dysfonctionnement
de la commande.
Attention:
Si la SensorHand Speed est équipée d’une fermeture de poignet, il faut placer avant
toute utilisation les composants de préhension de façon à ce qu’une légère rotation ne
désolidarise pas la main de la prothèse !
Il est interdit d’éliminer ces produits en tous lieux avec les ordures ménagères non
triées. Une élimination non conforme aux réglementations locales en vigueur peut avoir
des effets néfastes sur l’environnement et la santé. Veuillez respecter les consignes
des autorités locales compétentes concernant les procédures de collecte et de retour
des déchets.
4 Service après-vente
Il est nécessaire de procéder à une révision annuelle du dispositif car toutes les parties mécaniques mobiles sont soumises à des phénomènes d’usure. A cet effet, le SAV Myo Ottobock
révise l’intégralité de la main SensorHand Speed, procède à son graissage et effectue, le cas
échéant, les ajustements nécessaires. Par ailleurs, il remplace les pièces d’usure, si nécessaire.
5 Contenu de la livraison
1 pce. Main SensorHand Speed
1 pce. Mode d’emploi 647H495
6 Description et fonction
La main SensorHand Speed de Ottobock est une main prothétique à commande myoélectrique
qui se caractérise par une vitesse de préhension particulièrement élevée en combinaison avec
un concept de guidage sensible et novateur. La main SensorHand Speed est équipée d’un
système de stabilisation de la préhension par palpeurs SUVA1, de la fonction FlexiGrip et d’une
fonction de programmation.
La commande proportionnelle DMC (Dynamic Mode Control) permet au patient de guider la vitesse et la force de préhension de manière proportionnelle à l’intensité du signal musculaire. Si
on modie l’intensité du signal musculaire, aussitôt la vitesse de préhension et la force de préhension s’adaptent au signal musculaire ainsi modié.
1 Développé par Otto Bock Healthcare Products GmbH en collaboration avec SUVA (société suisse d‘assurance accidents)
SensorHand Speed Ottobock | 35
Page 36
La douille coaxiale de la main SensorHand Speed 8E38=8* est marquée d’une bague orange
et le câble de raccordement de la SensorHand Speed 8E39=8* et 8E41=8* est doté d’une
douille orange.
6.1 Système de palpeurs SUVA
Le système de palpeurs SUVA intégré dans le pouce (g.1) détecte le changement de position
d’un objet saisi et donc lorsque celui-ci menace de glisser. A partir de la force de préhension
initiale, xée à l’origine, le système augmente progressivement et automatiquement la force de
préhension jusqu’à ce que l’objet retrouve sa position stable.
6.2 Fonction FlexiGrip
La fonction FlexiGrip permet de retourner ou de déplacer un objet saisi par la main sans le relâcher par le biais des signaux transmis aux électrodes et sans devoir ensuite réaccentuer la
pression. La main prothétique accompagne les changements de position de l’objet saisi comme
le ferait une main naturelle. La préhension est alors plus able.
6.3 Fonction de programmation
L’adaptation optimale au patient est assurée par six pogrammes au choix. Ces programmes
sont sélectionnés en utilisant des ches de codage de couleur différente (g. 2). La main SensorHand Speed est équipée en usine d’une che de codage noire et est précongurée avec le
programme 1. Pour sélectionner le programme, insérez le 757T13 MyoSelect. Si vous préférez
sélectionner les programmes avec les ches de codage, cela est également possible.
6.4 Connexion et déconnexion de la main SensorHand Speed
En appuyant sur le gant esthétique, on active le commutateur intégré dans l’électronique de
commande.
Zone dorsale de la main : Fonction ON (g. 3)
Zone du pouce : Fonction OFF (g. 4)
7 Réglage des électrodes
Un réglage optimal des électrodes permet d’obtenir le meilleur fonctionnement possible de la
main SensorHand Speed avec le système des palpeurs SUVA. Ceci est facilement réalisable
avec le MyoBoy 757M10/757M11=X-CHANGE de Ottobock.
Il faut veiller à ce que la totalité des surfaces de contact des électrodes soient placées dans la
mesure du possible sur de la peau saine. Au cas où des dérangements importants dus à des
appareils électriques seraient observés, la position des électrodes doit être contrôlée et, le cas
échéant, modiée. Si vous ne pouvez remédier aux dérangements, veuillez vous adresser au
Myo-Service d’ Ottobock.
Attention!
Le patient doit observer des pauses pendant les réglages des électrodes car la fatigue
musculaire pourrait provoquer des résultats irréguliers et le thérapeute pourrait avoir
tendance à régler les électrodes de manière trop sensible.
Programmes 1, 5 et 6 :
Dans le programme MyoSoft ou PAULA, sélectionner la version de programme souhaitée.
Chaque électrode doit être réglée de façon à permettre au patient de maintenir un signal mus-
culaire environ 2 secondes au-dessus du seuil HIGH (g. 7, pos. 1).
36 | Ottobock SensorHand Speed
Page 37
Programme 2 :
Dans le programmeMyoSoft ou PAULA, sélectionner la version de programme souhaitée.
Chaque électrode doit être réglée de manière à permettre au patient de maintenir un signal
musculaire environ 2 secondes au-dessus du seuil LOW (g. 7, pos. 2).
Programme 3 :
Dans le programme MyoSoft ou PAULA, sélectionner la main Sensor en mode AutoControl.
L’électrode doit être réglée de façon à permettre au patient de maintenir un signal musculaire
d’environ 2 secondes au-dessus du seuil ON (g. 8).
Programme 4 :
Dans le programme MyoSoft ou PAULA, sélectionner la main Sensor en mode VarioControl.
L’électrode doit être réglée de manière à permettre au patient de maintenir un signal musculaire
d’environ 2 secondes au-dessus du seuil HIGH (g. 7, pos. 1).
Remarque concernant g. 7 et g. 8 : lors des programmes 3 et 4, seul un signal musculaire
est pris en compte.
8 Types de fonctionnement
Pour déterminer le programme souhaité, brancher la che de codage correspondante (g. 2)
13E184=1 (blanc) 13E184=3 (vert) 13E184=5 (jaune) 13E184=8 (noir)
13E184=2 (rouge) 13E184=4 (bleu) 13E184=6 (violet)
En branchant la che de codage noire sur l’électronique de commande 13E184=8 de la main
SensorHand Speed, tous les modes de fonctionnement peuvent être sélectionnés avec le MyoSelect 757T13. Le réglage de la vitesse de la main SensorHand Speed avec le MyoSelect
757T13 peut se faire avec toutes les ches de codage. Pour plus de détails lisez la notice d‘emploi 647G131.
Avant de changer la che de codage, ôter la bague de sûreté du capotage de la main. Changer la che de codage (g. 2)
Remettre en place le capotage de la main et la bague de sûreté.
Pour que le système puisse identier le nouveau codage, retirer brièvement l’accumulateur ensuite le remettre en place (reset). On dispose de dix versions de programme.
9 Tableau synoptique des différents programmes
Programme 1 Ouverture Fermeture Indication
DMC plus Système
de palpeurs
Fiche de codage
blanche.
Deux électrodes
SensorHand Speed Ottobock | 37
Myo-signal transmis par
électrode
Vitesse :
proportionnelle
Myo-signal transmis par
électrode
Vitesse :
proportionnelle
Programme favori pour
patients avec 2 signaux
musculaires intenses
Page 38
Programme 2 Ouverture Fermeture Indication
AutoControl –
LowInput
Fiche de codage rouge
Myo-signal transmis par
électrode
Myo-signal transmis
par électrode digitale
(bref signal d’intensité
quelconque)
Pour patients avec 2
signaux musculaires
intenses
Deux électrodes
AutoControl –
LowInput
Fiche de codage rouge
Une électrode et un
interrupteur Ottobock
quelconque
AutoControl –
LowInput
Fiche de codage rouge
Un interrupteur
MyoBock quelconque
Programme 3 Ouverture Fermeture Indication
AutoControl
Fiche de codage verte
Vitesse :
proportionnelle
Myo-signal transmis par
électrode
Vitesse :
proportionnelle
La main s’ouvre tant
que l’on actionne le
côté ouverture de
l’interrupteur.
Vitesse :
constante
Myo-signal rapide et
persistant, transmis par
électrode
Vitesse :
constante
Signal transmis par un
interrupteur
Vitesse :
constante
Signal transmis par
le côté fermeture de
l’interrupteur : la main
se ferme
Vitesse :
constante
Décontraction
musculaire très
lente, transmise par
électrode :
la main reste ouverte
Décontraction
musculaire rapide,
transmise par
électrode :
la main se ferme
Destiné aux patients avec
seulement 1 muscle et un
signal musculaire faible
Destiné aux patients avec
signaux musculaires très
faibles ou inexistants
Destiné aux patients avec
seulement 1 muscle et un
signal musculaire faible
Une électrode
AutoControl
Fiche de codage verte
Un interrupteur
MyoBock quelconque
38 | Ottobock SensorHand Speed
Vitesse :
constante
La main s’ouvre tant
que l’on actionne
l’interrupteur
Vitesse :
contante
Vitesse :
constante
La main se ferme
automatiquement
dès qu’on lâche
l’interrupteur
Vitesse :
constante
Destiné aux patients avec
signaux musculaires très
faibles ou inexistants
Page 39
Programme 4 Ouverture Fermeture Indication
VarioControl
Fiche de codage bleue
Une électrode
VarioControl
Fiche de codage bleue
Un élément de guidage
linéaire
Programme 5 Ouverture Fermeture Indication
VarioDual
Fiche de codage jaune
Vitesse et intensité de la
contraction musculaire
au niveau de l’électrode
Vitesse :
proportionnelle
Vitesse et force de
traction au niveau de
l’élément de guidage
linéaire
Vitesse :
proportionnelle
Vitesse et intensité de la
contraction musculaire
au niveau de la
première électrode
Vitesse et intensité
de la décontraction
musculaire au niveau de
l’électrode
Vitesse :
proportionnelle
Vitesse de relâchement
au niveau de la traction
de l’élément de guidage
linéaire
Vitesse :
proportionnelle
Vitesse et intensité
de la décontraction
musculaire au niveau de
la première électrode
Destiné à des patients
avec 1 muscle et un
signal musculaire fort ou
tendant à la contraction
Destiné à des patients
avec un signal musculaire
faible ou inexistant
Guidage destiné à des
patients avec 2 signaux
forts
Deux électrodes
Programme 6 Ouverture Fermeture Indication
DMC plus Système
de palpeurs
Fiche de codage violet
Deux électrodes
Vitesse :
proportionnelle
Myo-signal transmis par
électrode
Vitesse :
proportionnelle
Vitesse :
proportionnelle
Force de préhension
proportionnelle à
l’intensité du signal
musculaire au niveau de
la seconde électrode
Myo-signal transmis par
électrode
Vitesse :
proportionnelle
Programme destiné à des
patients avec 2 signaux
musculaires forts
Système de palpeurs
SUVA et FlexiGrip
déconnectables
Pour illustrer le principe de fonctionnement des différents modes opératoires, toutes les
valeurs de la force de préhension (par ex. 100 N ~ 10 Kp ) sont des valeurs à titre indicatif.
SensorHand Speed Ottobock | 39
Page 40
9.1 Programme 1 : DMC plus Système de palpeurs
Fiche de codage blanche
Guidage avec deux électrodes
Ce guidage correspond à la commande DMC, mais il bénécie également du système de stabilisation de la préhension «Sensors SUVA». L’intensité de la vitesse ou de la force de préhension
est déterminée par l’intensité du myo-signal (résultant de la contraction musculaire).
Ouvrir : proportionnelle par le biais de l’électrode d’ouverture.
Fermer : proportionnelle par le biais de l’électrode de fermeture.
Exemple 1 : En cas de signal musculaire faible, utiliser la force de préhension la plus faible
(10 N) pour saisir un objet. Si le système des palpeurs détecte un changement
de position de l’objet, il effectue au besoin un ajustement automatique jusqu’à
1,5 fois la force de préhension initiale (15 N).
FlexiGrip se déclenche à partir de 20 N. Lorsque la sollicitation cesse, la main
SensorHand Speed fonctionne avec la même force de préhension préalable.
Exemple 2 : Un signal musculaire plus intense génère une force de préhension plus
élevée. En cas de changement de la position de l’objet à saisir, l’ajustement
automatique se fera au besoin jusqu’à la force de préhension maximale (100 N).
FlexiGrip se déclenche à partir de 130 N. Lorsque la sollicitation cesse, la main
Sensor Speed fonctionne avec la même force de préhension préalable.
Programme 1 : DMC plus Système de palpeurs (Fiche de codage blanche)
Ouverture Fermeture Force de
Myo-signal
transmis par
l’électrode
Vitesse :
proportionelle
15 mm/s à
300 mm/s
Myo-signal
transmis par
l’électrode
Vitesse :
proportionelle
15 mm/s à
300 mm/s
proportionnelle.:
0 N à
100
préhension
initiale
Ajustement
automatique
proportionnel :
jusqu’à maximum
1,5 fois la force de
préhension initiale
Par exemple :
Force de préhension
inititle 10 N =
ajustement jusqu’à
max. 15 N
Fonction Flexi-Grip
Dépend de la force
de préhension
initiale, légèrement
supérieure à
l’ajustement de la
force de préhension
maximale et agissant
à partir de
min. 20 N
max. 130 N
Un signal musculaire plus intense peut, indépendamment de l’ajustement automatique de la
force de préhension, être réglé en cas de besoin et à tout instant jusqu’à la force de préhension
maximale (100 N).
Remarque : Une brève impulsion «OUVRIR» peut stopper à tout instant aussi bien
l’ajustement automatique de la force de préhension que la fonction FlexiGrip.
40 | Ottobock SensorHand Speed
Page 41
9.2 Programme 2 : AutoControl – LowInput
Fiche de codage rouge
Guidage avec 2 électrodes,
1 électrode et 1 interrupteur ou
1 interrupteur
La main se ferme très rapidement et saisit un objet avec une force de préhension très faible (10 N).
Si le système des palpeurs détecte un changement de position de l’objet, il effectue au besoin
un ajustement automatique jusqu’à la force de préhension maximale (100 N).
FlexiGrip se déclenche à partir de la force de préhension maximale. Lorsque la sollicitation
cesse, la main Sensor Speed fonctionne avec la même force de préhension préalable.
9.2.1 Guidage avec 2 électrodes :
Ouvrir : proportionnelle par le biais de l’électrode d’ouverture.
Fermer : à vitesse maximale par le biais d’un signal musculaire bref d’intensité indifférente
transmis par le seuil ON sur l’électrode de fermeture.
Programme 2 : 2 électrodes AutoControl – LowInput (che de codage rouge)
Ouverture Fermeture force de
Myo-signal transmis
par l’électrode
Myo-signal transmis
par l’électrode digitale
(signal bref d’intensité
indifférente)
préhension
initiale
10 N jusqu’à 100 N
Ajustement
automatique
maximum
Fonction
Flexi-Grip
se déclenche à
partir de la force
de préhension
maximale
Vitesse :
proportionnelle
15 mm/s à
300 mm/s
Vitesse :
constante
300 mm/s
9.2.2 Guidage avec 1 électrode et 1 interrupteur :
Ouvrir : proportionnelle par le biais de l’électrode d’ouverture.
Fermer : à vitesse maximale en actionnant brièvement l’interrupteur.
Remarque : Insérer le câble rouge/blanc du câble d’alimentation 13E99 dans la prise
coaxiale 9E169 du côté de la fermeture (g 5 : (1) câble de connexion de l’accu,
(2) électrode, (3) conducteur rouge/blanc du câble d’alimentation 13E99).
Programme 2 : électrode et interrupteur AutoControl – LowInput (che de codage rouge)
Ouverture Fermeture force de
Myo-signal transmis
par l’électrode :
la main s’ouvre
Vitesse :
proportionnelle
15 mm/s à
300 mm/s
SensorHand Speed Ottobock | 41
Signal transmis par
l’interrupteur : la main se
ferme
Vitesse :
constante
300 mm/s
préhension
initiale
10 N jusqu’à 100 N
Ajustement
automatique
maximum
Fonction
Flexi-Grip
se déclenche à
partir de la force
de préhension
maximale
Page 42
9.2.3 Guidage avec 1 interrupteur :
Ce programme peut être mis en application avec un interrupteur Ottobock MyoBock quelconque.
Ouvrir : à vitesse maximale, tant que le côté ouverture de l’interrupteur est actionné. La
main reste alors ouverte.
Fermer : à vitesse maximale en actionnant le côté fermeture de l’interrupteur.
Programme 2 : interrupteur AutoControl – LowInput (che de codage rouge)
Ouverture Fermeture force de
La main s’ouvre tant
que le côté ouverture
de l’interrupteur est
actionné
Vitesse :
constante
300 mm/s
Signal transmis par
le côté fermeture de
l’interrupteur :
la main se ferme
Vitesse :
constante
300 mm/s
préhension
initiale
10 N jusqu’à 100 N
Ajustement
automatique
maximum
Fonction
Flexi-Grip
se déclenche à
partir de la force
de préhension
maximale
9.3 Programme 3 :
AutoControl
Fiche de codage verte
Guidage avec une électrode, 1 élément de commande linéaire
ou 1 interrupteur
La main se ferme très rapidement et saisit un objet avec une force de préhension très faible
(10 N).
Si le système des palpeurs détecte un changement de position de l’objet, l’ajustement se fera au
tomatiquement et de façon progressive jusqu’à la force de préhencion nécessaire (max. 100 N).
FlexiGrip se déclenche à partir de 130 N. Lorsque la sollicitation cesse, la main Sensor Speed
fonctionne avec la même force de préhension préalable.
9.3.1 Guidage avec 1 életrode :
Ouvrir : à vitesse maximale par un signal musculaire rapide et persistsant, transmis par
l’électrode.
Fermer : à vitesse maximale par une décontraction rapide du muscle.
Bloquer : par une décontraction musculaire très lente, transmise par l’électrode : la main
reste ouverte.
Exemple 1 : Après ouverture, le patient décontracte le muscle à une vitesse très lente.
La position d’ouverture reste inchangée.
Exemple 2 : Après ouverture, le patient décontracte le muscle à une vitesse plus grande.
La main se ferme automatiquement à vitesse plus rapide et commence à
saisir l’objet avec une force de préhension de 10 N.
Si le système des palpeurs repère un changement de position de l’objet,
l’ajustement se fera automatiquement et si nécessaire jusqu’à la force de
préhension maximale (100 N).
-
42 | Ottobock SensorHand Speed
Page 43
Programme 3 : 1 électrode AutoControl (che de codage verte)
Ouverture Fermeture Force de
Myo-signal rapide et
persistant, transmis
par l’électrode
Décontraction
musculaire très
lente, transmise par
l’électrode :
la main reste ouverte
Décontraction
musculaire rapide,
transmise par
l’électrode :
la main se ferme
préhension
initiale
10 N jusqu’à 100 N
Ajustement
automatique
maximum
Fonction
Flexi-Grip
se déclenche à
partir de la force
de préhension
maximale
Vitesse :
constante
300 mm/s
Vitesse :
constante
300 mm/s
9.3.2 Guidage avec 1 élément de commande linéaire :
Ouvrir : à vitesse maximale par une rapide traction sur l’élément de guidage linéaire.
Fermer : à vitesse maximale par un relâchement rapide du train de l’élément de guidage
linéaire.
Bloquer : par un relâchement lent du train de l’élément de guidage linéaire : la main reste
ouverte.
Exemple 1 : Après ouverture, le patient relâche très lentement le train de l’élément de
guidage linéaire.
La position d’ouverture reste inchangée.
Exemple 2 : Après ouverture, le patient relâche à une vitesse plus rapide le train de l’élément
de guidage linéaire.
La main se ferme automatiquement à une vitesse plus rapide et commence à
saisir l’objet avec une force de préhension à 10 N.
Si le système des palpeurs détecte un changement de position de l’objet,
l’ajustement se fera automatiquement et si nécessaire jusqu’à la force de
préhension maximale (100 N).
Programme 3 : 1 élément de guidage linéaire AutoControl (che de codage verte)
Ouverture Fermeture Force de
Traction à grande
vitesse sur l’élément
de guidage linéaire
Relâchement lent de la
traction sur l’élément de
guidage linéaire :
la main reste ouverte
préhension
initiale
10 N jusqu’à 100 N
Ajustement
automatique
maximum
Fonction
Flexi-Grip
se déclenche à
partir de la force
de préhension
maximale
Vitesse :
constante
300 mm/s
SensorHand Speed Ottobock | 43
Vitesse :
constante
300 mm/s
Page 44
9.3.3 Guidage avec 1 interrupteur :
Ouvrir : à vitesse maximale, tant que l’interrupteur est actionné.
Fermer : dès qu’on lâche l’interrupteur, la main se ferme automatiquement à plus grande
vitesse et commence à saisir l’objet avec une force de préhension de 10 N.
Remarque : Insérer le câble rouge/blanc du câble d’alimentation 13E99 dans la prise
coaxiale 9E169 du côté de l’ouverture (g 6 : (1) câble de connexion de l’accu,
(2) conducteur rouge/blanc du câble d’alimentation 13E99).
Programme 3 : 1 interrupteur AutoControl (che de codage verte)
Ouverture Fermeture Force de
S’ouvre tant que
l’interrupteur est
actionné
Ferme
automatiquement
dès qu’on lâche
l’interrupteur
10 N jusqu’à 100 N
préhension
initiale
Ajustement
automatique
maximum
Fonction
Flexi-Grip
se déclenche à
partir de la force
de préhension
maximale
Vitesse :
constante
300 mm/s
Vitesse :
constante
300 mm/s
9.4 Programme 4 : VarioControl
Fiche de codage verte
Guidage avec 1 électrode
ou 1 élément de commande linéaire
Lors de ce programme, la vitesse d’ouverture est déterminée par l’intensité et la rapidité de la
contraction musculaire. La vitesse de fermeture dépend du relâchement de la tension musculaire.
FlexiGrip se déclenche à partir de la force de préhension maximale. Lorsque la sollicitation
cesse, la main Sensor Speed fonctionne avec la même force de préhension préalable.
Ouvrir : proportionnelle. La vitesse d’ouverture est déterminée par la rapidité et l’intensité
de la contraction musculaire.
Fermer : proportionnelle. La vitesse de fermeture est déterminée par la rapidité et
l’intensité de la décontraction musculaire. L’intensité de la force de préhension
maximale est xée de cette manière.
Bloquer : par une décontraction musculaire très lente, transmise par l’électrode, la main
reste ouverte.
Exemple 1 : Après ouverture, le patient décontracte le muscle à un rythme lent. La fermeture
se fait, de manière analogue en fonction de la durée de la décontraction
musculaire, à un rythme lent. L’objet est saisi avec une force de préhension faible
(10 N). Il ne s’ensuit pas d’ajustement automatique de la force de préhension.
Exemple 2 : Après ouverture, le patient décontracte le muscle à un rythme plus rapide. La
main se ferme avec une plus grande rapidité et commence à saisir un objet
avec une force de préhension de 10 N. Si le système des palpeurs détecte un
changement de position de l’objet, l’ajustement se fera automatiquement et si
necessaire jusqu’à la force de préhension maximale (100 N).
44 | Ottobock SensorHand Speed
Page 45
Programme 4 : 1 Guidage à électrodes VarioContol (che de codage bleue)
Ouverture Fermeture Force de
Vitesse et intensité
de la contraction
musculaire au niveau
de l’électrode
Vitesse :
proportionnelle
15 mm/s à 300 mm/s
Vitesse et intensité
de la décontraction
musculaire au niveau
de l’électrode
Vitesse :
proportionnelle
15 mm/s à 300 mm/s
préhension
initiale
10 N
10 N
Ajustement
automatique
à vitesse de
fermeture faible à
moyenne.
Néant
à vitesse de
fermeture moyenne
et élevée jusqu’à
100 N maximum
Fonction
Flexi-Grip
à vitesse de
fermeture faible et
moyenne.
Se déclenche
à partir de 15 N
à vitesse de
fermeture
moyenne et
élevée.
Se déclenche à
partir de la force
de préhension
maximale
9.4.1 Guidage avec 1 élément de commande linéaire
Ouvrir : proportionnelle. La vitesse d’ouverture est déterminée par la rapidité et l’intensité de
la traction au niveau de l’élément de guidage linéaire.
Fermer : proportionnelle. La vitesse de fermeture est déterminé par la rapidité et le relâchement
au niveau de la traction de l’élément de guidage linéaire. L’intensité de la force de
préhension maximale est xée de cette manière.
Bloquer : par un relâchement très long de la traction au niveau de l’élément de guidage linéaire,
la main reste ouverte.
Exemple 1 : Après ouverture, le patient relâche très lentement la traction de l’élément de guidage
linéaire.
La fermeture se fait, de manière analogue en fonction de la durée de la décontraction
musculaire, à un rythme lent. L’objet est saisi avec une force de préhension faible (10
N). Il ne s’ensuit pas d’ajustement automatique de la force de préhension.
Exemple 2 : Après ouverture, la patient relâche à un rythme plus rapide la traction de l’élément de
guidage linéaire.
La main se ferme à très grande vitesse et commence à saisir un objet avec une
force de préhension de 10 N. Si le système des palpeurs détecte un changement de
position de l’objet, l’ajustement se fera automatiquement et si nécessaire jusqu’à la
force de préhension maximale de (100 N).
Programme 4 : 1 élément de guidage linéaire VarioContol (che de codage bleue)
Ouverture Fermeture Force de
Vitesse et intensité
de la traction au
niveau de l’élément
de guidage linéaire
Vitesse :
proportionnelle de 15
mm à 300 mm/s
SensorHand Speed Ottobock | 45
Vitesse de
relâchement
au niveau de
l’élément de
guidage linéaire
Vitesse :
proportionnelle de
15 mm à
300 mm/s
préhension
initiale
10 N
10 N
Ajustement
automatique
à vitesse faible à
moyenne. Néant
à vitesse de
fermeture moyenne
et élevée jusqu’à
100 N maximum
Fonction
Flexi-Grip
à vitesse faible ou
moyenne.
Se déclenche à partir de
15 N
à vitesse de fermeture
moyenne et élevée. Se
déclenche à partir de la
force de préhension
Page 46
9.5 Programme 5 : VarioDual
Fiche de codage jaune
Guidage avec 2 électrodes
Lors de ce programme, la vitesse d’ouverture est déterminée par l’intensité et la rapidité de la
contraction musculaire. La vitesse de fermeture jusqu’à l’obtention de la force de préhension
minimale d’environ 10 N dépend de la rapidité de la décontraction musculaire. La force de préhension est déterminée par le signal musculaire simultané au niveau de la deuxième électrode.
FlexiGrip se déclenche en fonction de la force de préhension initiale et de façon insigniante
à la suite de l’ajustement ultérieur de la force de préhension maximale. Lorsque la sollicitation
cesse, la main Sensor Speed fonctionne avec la même force de préhension préalable.
Electrode 1 :
Ouvrir : proportionnelle. La vitesse d’ouverture est déteminée par la vitesse et l’intensité
de la contraction musculaire.
Fermer : proportionnelle. La vitesse de fermeture est déterminée par la vitesse et l’intensité
de la décontraction musculaire. La force de préhension est d’environ 10 N.
Bloquer : par une très lente décontraction musculaire transmise par l’électrode, la main
reste ouverte.
Electrode 2 :
Saisir : Le paramétrage de la force de préhension est déterminé par l’intensité
du signal musculaire au niveau de la deuxième électrode. La force de
préhension maximale est d’environ 100 N.
Exemple 1 : Après ouverture, le patient détent le muscle à un rythme de son choix. La
fermeture se fait proportionnellement à la vitesse de la décontraction musculaire.
L’objet est saisi avec une force de préhension minimale (10 N).
FlexiGrip se déclenche à 20 N. Lorsque la sollicitation cesse, la main Sensor
Speed fonctionne de nouveau avec une force de préhension minimale.
Exemple 2 : A l’issue de l’opération de préhension comme c’est décrit dans l’exemple
1, l’objet doit être saisi avec une force de préhension élevée. A cet effet, le
patient produit un signal musculaire au niveau de la deuxième électrode. De
façon proportionnelle, la force de préhension peut être paramétrée entre 10
N et 100 N. En cas de changement de position de l’objet saisi, la force de
préhension sera augmentée jusqu’à environ 1,5 fois la valeur xée de la force
de préhension. La fonction FlexiGrip se déclenche à environ 2 fois la valeur xée
jusqu’à 130 N maximum. Lorsque la sollicitation cesse, la main Sensor Speed
fonctionne de nouveau avec la même force de préhension préalable.
46 | Ottobock SensorHand Speed
Page 47
Programme 5 : 2 électrodes VarioDual (che de codage jaune)
Ouverture Fermeture Force de
Vitesse et
intensité de
la contraction
musculaire
transmises par la
1. électrode
Vitesse :
proportionnelle
15 mm/s à
300 mm/s
Fermer :
Vitesse et intensité
de la décontraction
musculaire transmises
par la 1. électrode
Vitesse :
proportionnelle
15 mm/s à 300 mm/s
Paramétrage de la
force de préhension :
la force de préhension
dépend de l’intensité
du signal musculaire
transmis par la
2. électrode.
Force de préhension :
proportionnelle
10 N à 130 N
préhension
10 N
proportionnelle :
10 N à 100 N
initiale
Ajustement
automatique
pas d’ajustement
ultérieur de
la force de
préhension
proportionnelle :
jusqu’à maximum
1,5 fois la force
de préhension
Fonction
Flexi-Grip
à partir de 20 N
dépend de la force
de préhension
initiale, se
déclenche toutefois
légèrement audessus de la force
de préhension
maximale
minimum à partir de
20 N
maximum à partir de
130 N
9.6 Programme 6 : Système de palpeurs DMC plus, mis hors circuit
Fiche de codage violet
Guidage avec 2 électrodes
Cette commande correspond au programme 1, toutefois les palpeurs SUVA et la fonction
FlexiGrip sont temporairement désactivés.
9.6.1 Connexion et déconnexion du système des palpeurs SUVA et de la fonction FlexiGrip
Pour saisir des objets moelleux et souples, les palpeurs SUVA peuvent être désactivés manuellement. Pour ce faire, ouvrir la main Sensor Speed jusqu’à la butée et la garder ouverte par
un signal musculaire d’intensité quelconque. En même temps, excercer une pression sur les
palpeurs SUVA (g. 1). Un signal vibratoire bref conrmera la déconnexion. Pour connecter les
palpeurs SUVA, exécuter la même procédure. Deux signaux vibratoires brefs conrmeront l’acti-
vation des palpeurs SUVA.
Remarque :
lorsque les palpeurs SUVA sont déconnectés, veiller à ce que la force de préhension
ne soit pas ajustée automatiquement, ce qui pourrait laisser échapper de la main les
objets saisis.
Après la mise en place des accumulateurs, des signaux vibratoires informent le patient sur le
mode activé.
Un signal vibratoire : Système des palpeurs déconnecté
Deux signaux vibratoires : Système des palpeurs connecté
SensorHand Speed Ottobock | 47
Page 48
10 Manipulation des accumulateurs
N’utiliser que des accumulateurs totalement chargés pour faire fonctionner la main SensorHand
Speed. Gardez à disposition un accumulateur de rechange chargé. Un système de gestion intelligent des batteries informe le patient de la baisse de l’état de charge de l’accumulateur qui
se traduit par un ralentissement de la main et une diminution de la force de préhension. Cela
protège en même temps l’accumulateur d’une décharge totale nuisible au dispositif.
Il est recommandé de faire fonctionner la SensorHand Speed avec l’EnergyPack (757B20) an
de pouvoir exploiter de façon optimale les capacités de la main sur une plus grande durée.
Il est possible de faire fonctionner la main SensorHand Speed avec l’EnergyPack (757B21),
l’X-Change Pack (757B15) ou le MyoEnergy Integral (757B25=*, 757B35=*) avec des restrictions de performance.
Veuillez consulter la notice d’information fournie avec les accumulateurs pour de plus amples
informations concernant leur utilisation.
Attention :
Si la SensorHand Speed détecte un EnergyPack (757B20/757B21) ou un MyoEnergy
Integral (757B25=*, 757B35=*) pleinement chargé, celle-ci commute automatiquement
sur la technologie Li-Ion. Par la suite, le système ne devra être utilisé qu’avec cette
technologie. Si vous utilisez toutefois un X-ChangePack (757B15), sa capacité ne
pourra plus être pleinement exploitée. Le MyoSelect (757T13) permet de revenir à l’état
initial pour un fonctionnement avec un X-ChangePack.
Pour des raisons de sécurité de fonctionnement et de abilité, il convient d’utiliser ex
clusivement les accumulateurs 757B20, 757B21, 757B25=*, 757B35=* ou 757B15.
L’appareil est en état de fonctionner avec des accumulateurs NiMH au moment de sa
livraison.
-
11 Caractéristiques techniques
Courant de repos 2 mA
Température de service 0 – 70 °C
Largeur d’ouverture 100 mm
Vitesse proportionnelle 15 – 300 mm/s
Force de préhension proportionnelle 0 – env. 100 N
Alimentation en courant EnergyPack 757B20 (7,2 V)
Durée de vie du composant de préhension 5 ans
Durée de vie de l’accumulateur 2 ans
Avec des limitations :
EnergyPack 757B21 (7,2 V)
MyoEnergy Integral 757B25=*, 757B35=* (7,4 V)
X-ChangePack, accumulateur de rechange NiMH 757B15 (6 V)
12 Responsabilité
La responsabilité de la Société Otto Bock Healthcare Products GmbH, ci-après dénommée le
fabricant, ne peut être engagée que si les consignes de fabrication/d’usinage/d’entretien ainsi
que les intervalles de maintenance du produit sont respectés. Le fabricant indique expressément que ce produit doit être uniquement utilisé avec des associations de pièces autorisées
par le fabricant (se reporter aux modes d’emploi et aux catalogues).Le fabricant décline toute
responsabilité pour les dommages découlant des associations de pièces (utilisation de produits
d’autres fabricants) et d’applications non autorisées par le fabricant.
Seul le personnel spécialisé et habilité de Ottobock est autorisé à ouvrir et à réparer ce produit.
48 | Ottobock SensorHand Speed
Page 49
13 Nettoyage et entretien
En cas de salissures, nettoyez le produit avec un chiffon humide et doux ainsi qu’avec du savon
doux (par ex. Ottobock Derma Clean 453H10=1). Veillez à ce que le produit ne soit pas détérioré et à ce qu’aucun liquide ne pénètre dans le composant du système.
Séchez le composant prothétique à l’aide d’un chiffon doux.
14 Conformité CE
Ce produit répond aux exigences de la directive 93/42/CEE relative aux dispositifs médicaux.
Le produit a été classé dans la catégorie I en raison des critères de classication des dispositifs médicaux d’après l’annexe IX de la directive. La déclaration de conformité a été établie
par Ottobock en sa qualité de fabricant et sous sa propre responsabilité, conformément à l’annexe VII de la directive.
15 Marque de fabrique
Toutes les dénominations employées dans la présente brochure sont soumises sans restrictions
aux conditions du droit des marques de fabrique en vigueur et aux droits du propriétaire concerné.
Toutes les marques citées ici, tous les noms commerciaux ou noms de sociétés peuvent constituer
des marques déposées et sont soumis aux droits du propriétaire concerné.
L’absence de certication explicite des marques citées dans cette brochure ne peut pas permettre de conclure qu’une dénomination n’est pas soumise aux droits d’un tiers.
SensorHand Speed Ottobock | 49
Page 50
Italiano
Data dell’ultimo aggiornamento: 2015-04-07
• Leggete attentamente il seguente documento.
• Attenetevi alle indicazioni per la sicurezza e alle misure riportate in questo documento di
accompagnamento.
• Rivolgetevi al produttore (per l’indirizzo vedere il retro di copertina di questo documento)
per ricevere aiuto durante la messa in funzione, l’utilizzo o la manutenzione del prodotto,
se necessario, oppure in caso di funzionamento o evento inaspettato.
Mettere in funzione il prodotto in base alle informazioni contenute nei documenti di accompagnamento forniti.
1 Campo d’impiego
1.1 Scopo medico
La mano SensorHand Speed Ottobock 8E38=8* o 8E39=8* è indicata esclusivamente per la
esoprotesizzazione dell’arto superiore.
1.2 Impiego
La mano SensorHand Speed 8E38=8*, 8E39=8* e 8E41=8* Ottobock si può impiegare per pazienti con amputazione monolaterali o bilaterali.
1.3 Campi di impiego
Le mani Ottobock SensorHand Speed 8E38=8*, 8E39=8* e 8E41=8* sono indicate per attività
di vita quotidiana e non sono indicate per attività come sport estremi (free climbing, paracadutismo, etc.).
Le mani Ottobock SensorHand Speed 8E38=8*, 8E39=8* e 8E41=8* è concepito esclusivamente per il trattamento protesico di un paziente. Il produttore non consente l’utilizzo del prodotto da parte di un’ulteriore persona.
1.4 Qualica del tecnico ortopedico
La protesizzazione di un paziente con le mani SensorHand Speed 8E38=8*, 8E39=8* e
8E41=8* Ottobock deve essere effettuata solo da un tecnico ortopedico, che ha seguito corsi
ed è stato certicato sui sui componenti MyoBock Ottobock.
2 Indicazioni per la sicurezza
La non osservanza delle presenti norme per la sicurezza può comportare malfunzionamenti della mano con sensore e di conseguenza costituire un pericolo per il
paziente.
• Non utilizzate spray al silicone per inlare il guanto cosmetico, poiché potrebbe comprometterne la corretta applicazione. Per far aderire perfettamente il guanto si consiglia il gel Procomfort 633S2 Ottobock.
• Per evitare malfunzionamenti della SensorHand Speed e dei componenti collegati, riconducibili a radiazioni elettromagnetiche (ad esempio trovandosi in prossimità di conduttori ad alta
tensione, stazioni trasmittenti, trasformatori, sistemi di sicurezza di grandi magazzini), è necessario registrare gli elettrodi al minor livello di sensibilità.
• Prima di scollegare o ripristinare i collegamenti elettrici (ad esempio per rimuovere la mano
dalla protesi), è indispensabile separare il sistema dall’alimentazione elettrica. Per fare que-
50 | Ottobock SensorHand Speed
Page 51
sto, estraete l’accumulatore dall’alloggiamento o disattivate la protesi premendo il tasto sul
connettore di carica.
• Se non fosse possibile raggiungere i risultati desiderati tramite la regolazione e la selezione
del programma appropriato, rivolgetevi al Myo-Service Ottobock.
• Istruite il paziente sul corretto utilizzo della SensorHand Speed, come riportato al capitolo 3
“Indicazioni per il paziente”.
• La SensorHand Speed è stata concepita per lo svolgimento di attività quotidiane e non è
indicata per attività particolari come gli sport estremi (free-climbing, parapendio ecc.). Il corretto impiego della protesi e dei suoi componenti non solo ne aumenta la durata operativa,
ma è fondamentale per la sicurezza personale del paziente! Se sollecitata da carichi eccessivi (ad esempio in seguito ad una caduta o in casi simili), è necessario sottoporre immediatamente la protesi ad un controllo da parte di un tecnico ortopedico, che vericherà la presenza di eventuali danneggiamenti. Rivolgetevi al vostro tecnico ortopedico che provvederà
eventualmente all’invio della protesi al Myo-Service Ottobock.
• Utilizzare il presente prodotto esclusivamente in combinazione con componenti autorizzati Ottobock (possibilità di combinazione). Ottobock non si assume alcuna responsabilità, se il
prodotto viene utilizzato con componenti diversi da quelli indicati.
• Non eseguire alcun intervento sulla protesi ad eccezione di quelli indicati nelle presenti istruzioni per l’uso.
• La gestione dell’accumulatore è afdata esclusivamente ai centri di assistenza Ottobock
(non eseguire sostituzioni di propria iniziativa).
• L’apertura e la riparazione del prodotto o la riparazione di componenti danneggiati possono
essere effettuate solamente da personale tecnico autorizzato da Ottobock.
• In caso di distanza insufciente da apparecchi di comunicazione ad alta frequenza (ad es.
telefoni cellulari, dispositivi Bluetooth, dispositivi WLAN) la protesi può comportarsi in modo
inaspettato a seguito di uno scambio interno dei dati disturbato. Si consiglia pertanto di rispettare le seguenti distanze minime dai seguenti apparecchi di comunicazione ad alta frequenza:
• telefono cellulare GSM 850 / GSM 900: 0,99 m
• telefono cellulare GSM 1800 / GSM 1900 / UMTS: 0,7 m
• telefoni DECT cordless incl. stazione base: 0,35 m
• WLAN (router, access point,…): 0,22 m
3 Indicazioni per il paziente
• Vericate che né parti solide né liquidi penetrino nella mano SensorHand Speed.
• Non esponete la mano SensorHand Speed a fumo intenso, polvere, vibrazioni meccaniche o
urti oltre che a fonti di forte calore.
• Evitate di intrattenervi in prossimità di conduttori di alta tensione, trasmettitori, trasformatori o
altre fonti di forti radiazioni elettromagnetiche (ad es. sistemi di sicurezza dei grandi magazzini): potrebbero causare malfunzionamenti della mano SensorHand Speed.
• L’intervento automatico, che può essere avviato tramite contatto con il sensore, richiede attenzione in determinate circostanze: ad es. nello stringere la mano a qualcuno, nello svolgimento delle attività di igiene personale ecc.
• L’apertura e la riparazione della mano SensorHand Speed, o la sostituzione di componenti
danneggiati sono consentite esclusivamente al personale autorizzato del servizio di assistenza Ottobock.
SensorHand Speed Ottobock | 51
Page 52
• Se la mano SensorHand Speed resta inutilizzata per lungo tempo, custoditela in posizione di
apertura per proteggere il sensore.
• Consegnate al paziente le informazioni per il paziente 646D165 relative alla mano
SensorHand Speed.
3.1 Guida di un veicolo
Nessuna regola valida in assoluto è in grado di stabilire no a che punto un portatore di protesi
di arto superiore sia in grado di condurre un veicolo. Questa possibilità dipende dal tipo di protesi (livello di amputazione, mono- o bilaterale, condizione del moncone, tipo di protesi) e dalla
persona. Osservate sempre le norme nazionali relative alla conduzione di autoveicoli vigenti nei
rispettivi paesi e, per motivi di carattere assicurativo, lasciate confermare la vostra idoneità alla
guida dalle autorità di competenza. In generale, la Ottobock consiglia che uno specialista valuti
la necessità di adattare l’autoveicolo con uno speciale equipaggiamento adatto alle esigenze
del portatore di protesi (ad es. volante con pomo). È assolutamente necessario accertarsi di
essere in grado di guidare in maniera sicura con la mano con sensore Speed spenta. Guidare
con la mano con sensore Speed in funzione potrebbe rivelarsi pericoloso per gli utenti del trafco pubblico.
Attenzione:
Se la SensorHand Speed è dotata di innesto rapido, prima dell’utilizzo è necessario
posizionare i componenti di presa in modo che le leggere rotazioni che potrebbero ve-
ricarsi durante la guida non ne provochino il distacco!
Questo prodotto non può essere smaltito con i normali riuti domestici. Uno smalti-
mento non conforme alle norme del proprio paese può essere dannoso per l’ambiente
e per la salute. Attenersi alle disposizioni delle autorità nazionali competenti relative
alle procedure di restituzione e raccolta.
4 Indicazioni per la sicurezza
Poichè tutti i componenti meccanici sono soggetti ad usura è necessario un controllo annuale.
La mano con sensore Speed viene controllata dal Myo-Service Ottobock, e se necessario viene
regolata nuovamente e oliata. Se necessario, i componenti usurati vengono sostituiti.
5 Contenuto della spedizione
1 pz. Mano con sensore Speed
1 pz. Istruzioni d’uso 647H495
6 Descrizione e funzione
La mano con sensore Speed Ottobock è una mano mioelettrica regolabile, caratterizzata da una
velocità particolarmente elevata insieme ad un concetto di regolazione innovativo e sensibile. La
mano con sensore Speed Ottobock è dotata del sistema di stabilizzazione della presa a sensore
SUVA1, della funzione FlexiGrip e della funzione di programmazione.
Il comando proporzionale DMC (Dynamic Mode Control) consente al paziente di regolare la ve
locità e la forza di presa proporzionalmente al segnale muscolare. Se il segnale muscolare si
modica, la velocità e la forza di presa si adattano immediatamente al nuovo segnale muscolare.
La boccola coassiale della SensorHand Speed 8E38=8* è contrassegnata da un anello aran
cione, il cavo di collegamento della SensorHand Speed 8E39=8* / 8E41=8* è contrassegnato
da una boccola arancione.
1 Sviluppata da Otto Bock Healthcare Products GmbH in collaborazione con l’istituto svizzero di assicurazione sugli infortuni, SUVA
52 | Ottobock SensorHand Speed
-
-
Page 53
6.1 Sensore SUVA
Il sensore SUVA (g.1) integrato nel pollice riconosce quando l’oggetto afferrato cambia posizione e si sposta, rischiando di scivolare dalla mano. Il sistema aumenta automaticamente la
forza di presa iniziale, in base alle esigenze, no a quando l’oggetto non torni ad essere in una
posizione di presa stabile e sicura.
6.2 Funzione FlexiGrip
La funzione di presa essibile FlexiGrip consente di muovere o spostare l’oggetto che si ha in
mano, senza dover lasciare la presa aprendo attivamente la mano attraverso i segnali degli
elettrodi e richiuderla dopo. La mano protesica si adatta automaticamente alle nuove posizioni
dell’oggetto, proprio come farebbe una mano siologica. Per questo si parla di presa essibile.
6.3 Funzione di programmazione
Per l’adattamento ottimale al paziente sono disponibili sei programmi a scelta. Ciascuno con-
traddistinto da un cavaliere colorato (g. 2). La mano con sensore Speed è munita di un cavaliere nero di serie ed è precongurata con il programma 1. Per la selezione del programma,
inserite il MyoSelect 757T13. È possibile effettuare la selezione del programma anche tramite
un qualsiasi altro cavaliere.
6.4 Interruttore di inserimento e disinserimento della mano con sensore Speed
Premendo sul guanto cosmetico è possibile attivare l’interruttore di inserimento e disinserimento
integrato nell’elettronica di comando.
Dorso della mano: funzione ON (g. 3)
Pollice: funzione OFF (g. 4)
7 Registrazione degli elettrodi
Un corretto posizionamento e registrazione degli elettrodi consente un rendimento ottimale della
mano con sensore SUVA Speed. Il MyoBoy 757M10/757M11=X-CHANGE Ottobock permette
di regolare in modo ottimale gli elettrodi e con estrema facilità.
Assicuratevi, ove possibile, che le superci di contatto degli elettrodi poggino completamente
su pelle sana. Se si dovessero vericare interferenze con altri apparecchi elettrici, controllate
la posizione degli elettrodi e se necessario modicatela. Se non riuscite ad eliminare tali
interferenze, rivolgetevi al Myo-Service Ottobock.
Attenzione!
Durante le regolazioni degli elettrodi, il paziente deve intervallare delle pause poiché
l’affaticamento muscolare può dar luogo a segnali irregolari ed il terapista tenderebbe
a registrare gli elettrodi in modo troppo sensibile.
Programma 1, 5 e 6:
Selezionare dal menu del programma MyoSoft o PAULA l’opzione desiderata. Registrare ogni
elettrodo in modo che il paziente possa mantenere il segnale muscolare sopra il valore HIGH
per ca. 2 secondi (g.7, pos. 1).
Programma 2:
Selezionare dal menu del programma MyoSoft o PAULA l’opzione desiderata. Registrare ogni
elettrodo in modo che il paziente possa mantenere il segnale muscolare sopra il valore LOW
per ca. 2 secondi (g. 7, pos. 2).
SensorHand Speed Ottobock | 53
Page 54
Programma 3:
Selezionare dal menu del programma MyoSoft o PAULA l’opzione della mano con sensore
AutoControl. Registare l’elettrodo in modo che il paziente possa mantenere il segnale muscolare sopra il valore ON impostato per ca. 2 secondi (g. 8).Indicazione per la g. 7 e g. 8: nei
programmi 3 e 4 è possibile vedere solo un segnale muscolare!
Programma 4:
Selezionare dal menu del programma MyoSoft o PAULA l’opzione della mano con sensore VarioControl. Registrare l’elettrodo in modo che il paziente possa mantenere il segnale muscolare
sopra il valore HIGH per ca. 2 secondi (g. 7, pos. 1).
Indicazione per la g. 7 e g. 8: nei programmi 3 e 4 è possibile vedere solo un segnale muscolare!
8 Modi di funzionamento
Per selezionare il programma desiderato occorre inserire il relativo cavaliere colorato che lo
contraddistingue (g. 2)
113E184=1 (bianco) 13E184=3 (verde) 13E184=5 (giallo) 13E184=8 (nero)
13E184=2 (rosso) 13E184=4 (blu) 13E184=6 (viola)
Inserendo il cavaliere nero 13E184=8 nell’elettronica di comando della mano con sensore Spe-
ed, è possibile registrare tutti i modi di funzionamento con il MyoSelect 757T13. E‘ possibile
registrare la velocità della mano con sensore Speed con il MyoSelect 757T13 con qualsiasi cavalieri colorato. Leggete le istruzioni d‘uso 647G131.
Prima di procedere alla sostituzione del cavaliere, togliere l’anello di sicurezza dall’anima e slarla un poco. Sostituire il cavaliere (g. 2).
Infilare nuovamente l’anima e rimontare l’anello di sicurezza
Afnchè il sistema riconosca il nuovo programma, occorre disinserire un attimo l’accumulatore
e poi inserirlo nuovamente (reset). Ci sono dieci tipi di programma a disposizione.
9 Tabella programma
Programma 1 Apertura Chiusura Indicazioni
DMC e sensore
Cavaliere bianco
Due elettrodi
Programma 2 Apertura Chiusura Indicazioni
AutoControl –
a basso input
Cavaliere rosso
Due elettrodi
54 | Ottobock SensorHand Speed
Segnale mioelettrico
dall’elettrodo
Velocità:
proporzionale
Segnale mioelettrico
dall’elettrodo
Velocità:
proporzionale
Segnale mioelettrico
dall’elettrodo
Velocità:
proporzionale
Segnale mioelettrico
dall’elettrodo digitale
(segnale breve di
qualsiasi intensità)
Velocità:
costante
Programma preferito per
pazienti con 2 segnali
muscolari intensi
Per pazienti con 2 segnali
muscolari deboli
Page 55
Programma 2 Apertura Chiusura Indicazioni
AutoControl –
a basso input
Cavaliere rosso
Segnale mioelettrico
dall’elettrodo
Segnale dall’interruttore
Per pazienti con 1 solo
muscolo e segnale
muscolare debole
Un elettrodo ed un
qualsiasi interruttore
Ottobock
AutoControl –
a basso input
Cavaliere rosso
Un qualsiasi interruttore
MyoBock
Programma 3 Apertura Chiusura Indicazioni
AutoControl
Cavaliere verde
Un elettrodo
AutoControl
Cavaliere verde
Un qualsiasi interruttore
Myobock
Velocità:
proporzionale
La mano apre nchè
l’interruttore resta azionato in posizione di
apertura
Velocità:
costante
Segnale muscolare
veloce e lungo dall’elettrodo
Velocità:
costante
La mano si apre nchè
l’interruttore resta azionato
Velocità:
costante
Velocità:
costante
Segnale dall’interruttore
posizione chiusura: la
mano si chiude
Velocità:
costante
Rilassamento muscolare molto lento dall’elettrodo:
la mano resta aperta
Rilassamento muscola-
re veloce dall’elettrodo:
la mano si chiude
Velocità:
costante
Chiusura automatica
appena l’interruttore
non viene più azionato
Velocità:
costante
Per pazienti con segnali
muscolari troppo deboli o
addirittura assenti
Per pazienti con 1 solo
muscolo e segnale muscolare molto debole
Per pazienti con segnali
muscolari troppo deboli o
addirittura assenti
Programma 4 Apertura Chiusura Indicazioni
VarioControl
Cavaliere blu
Un elettrodo
VarioControl
Cavaliere blu
Un transduttore lineare
SensorHand Speed Ottobock | 55
Velocità ed intensità
del segnale muscolare
nell’elettrodo.
Velocità:
proporzionale
Velocità ed intensità
tirando il cavo del transduttore lineare.
Velocità:
proporzionale
Velocità ed intensità
del segnale muscolare
nell’elettrodo.
Velocità:
proporzionale
Velocità ed intensità
rilasciando il cavo del
transduttore lineare
Velocità:
proporzionale
Per pazienti con 1
muscolo e segnale
muscolare intenso
o con tendenza alla
cocontrazione
Per pazienti con segnale
muscolare troppo debole
o addirittura assente
Page 56
Programma 5 Apertura Chiusura Indicazioni
VarioDual
Cavaliere giallo
Due elettrodi
Programma 6 Apertura Chiusura Indicazioni
DMC e sensore
Cavaliere viola
Due elettrodi
Velocità ed intensità della tensione muscolare
nel primo elettrodo
Velocità:
proporzionale
Segnale mioelettrico
dall’elettrodo
Velocità: proporzionale
Velocità ed intensità del
rilassamento muscolare
nel primo elettrodo
Velocità:
proporzionale.
Forza di presa proporzionale all’intensità del
segnale muscolare nel
secondo elettrodo.
Segnale mioelettrico
dall’elettrodo
Velocità: proporzionale
Registrazione per pazienti
con due 2 segnali muscolari forti
Programma per pazienti
con 2 segnali muscolari
forti.
Il sensore SUVA e la funzione FlexiGrip si possono
disinserire.
Tutti i valori relativi alla forza (per es. 100 N ~ 10 Kp ) sono valori non obbligatori, atti ad
esemplicare il principio di funzionamento dei diversi modi di funzionamento.
9.1 Programma 1: DMC e sensore
Cavaliere bianco
Comando con 2 elettrodi
Questo tipo di comando corrisponde al controllo DMC, alle cui caratteristiche aggiunge il sistema di stabilizzazione della presa con “sensore SUVA”. Velocità e forza di presa vengono determinate dall’intensità del segnale (risultante dalla tensione muscolare).
Apertura: proporzionale attraverso l’elettrodo di apertura.
Chiusura: proporzionale attraverso l’elettrodo di chiusura.
Esempio 1: Nel caso di un segnale muscolare debole, per afferrare un oggetto viene
prodotta la minima forza di presa (10 N).
Quando il sensore avverte un cambio di posizione dell’oggetto, la forza di presa
aumenta automaticamente e in base alle esigenze, di 1 volta e mezzo (15 N)
rispetto a quella iniziale.
La funzione FlexiGrip entra in azione a 20 N. Quando la presa diminuisce la
mano afferra l’oggetto con la presa iniziale.
Esempio 2: Nel caso di un segnale muscolare intenso la forza di presa che ne risulta
è maggiore e, quando l’oggetto che si ha in mano cambia posizione, la
forza di presa che ne consegue è quella massima (100 N).
La funzione FlexiGrip entra in azione a 130 N. Quando la presa diminuisce la
mano afferra l’oggetto con la presa iniziale.
56 | Ottobock SensorHand Speed
Page 57
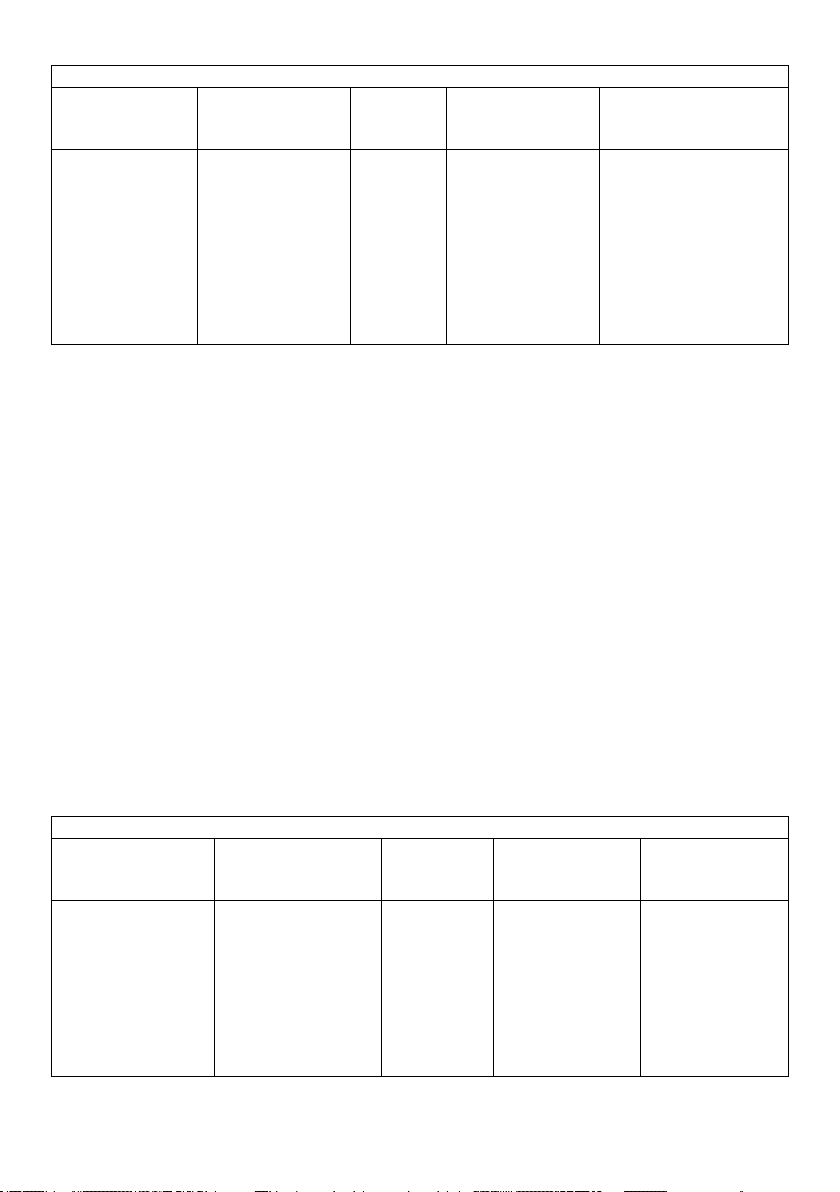
Programma 1: DMC e sensore (cavaliere nero)
Apertura Chiusura Forza di
Segnale
mioelettrico
dall’elettrodo
Velocità:
proporzionale
15 mm/s no a
300 mm/s
Segnale mioelettrico
dall’elettrodo
Velocità:
proporzionale
15 mm/s bis
300 mm/s
presa
iniziale
Proporz.:
0 N no a
100
Regolazione
automatica della
forza di presa
Proporzionale:
no a max. 1,5 volte
la forza di presa
iniziale
Ad es. forza di
presa iniziale 10 N
= regolazione
automatica della
forza di presa no a
max. 15 N
Funzione Flexi-Grip
In base alla forza di
presa iniziale, parte
poco sopra la forza
di presa così come si
è automaticamente
regolata, effettiva
da min. 20 N
a max. 130 N
Indipendentemente dalla regolazione automatica della forza di presa, un secondo segnale mu-
scolare più intenso permette comunque di aumentare la forza di presa in qualsiasi momento no
ad un massimo di 100 N.
Attenzione: Con un breve impulso di “APERTURA” è possibile arrestare sia la regolazione
automatica della forza di presa sia la funzione FlexiGrip.
9.2 Programma 2: AutoControl – basso input
Cavaliere rosso
Comando con 2 elettrodi,
1 elettrodo e 1 interruttore oppure
1 interruttore
La mano si chiude a velocità massima ed afferra un oggetto con forza di presa minima (10 N).
Quando il sensore avverte un cambio di posizione dell’oggetto, la forza di presa aumenta auto-
maticamente in base alle esigenze – se necessario no al massimo (100 N).
La funzione FlexiGrip entra in azione dalla forza di presa massima. Quando la presa diminuisce
la mano con sensore Speed afferra l’oggetto con la presa iniziale.
9.2.1 Comando con 2 elettrodi:
Apertura: proporzionale tramite l’elettrodo di apertura.
Chiusura: a velocità massima con un segnale muscolare breve di qualsiasi intensità sopra
la soglia ON dall’elettrodo di chiusura.
Programma 2: 2 Elettrodi AutoControl – Basso input (cavaliere rosso)
Apertura Chiusura Forza di
Segnale mioelettrico
dall’elettrodo
Velocità:
proporzionale
da 15 mm/s no a
300 mm/s
SensorHand Speed Ottobock | 57
Segnale mioelettrico
digitale dall’elettrodo
(segnale breve di
qualsiasi intensità)
Velocità:
costante
300 mm/s
presa iniziale
10 N no a un max.
Regolazione
automatica della
forza di presa
100 N
Funzione
Flexi-Grip
effettiva dalla forza
di presa massima
Page 58
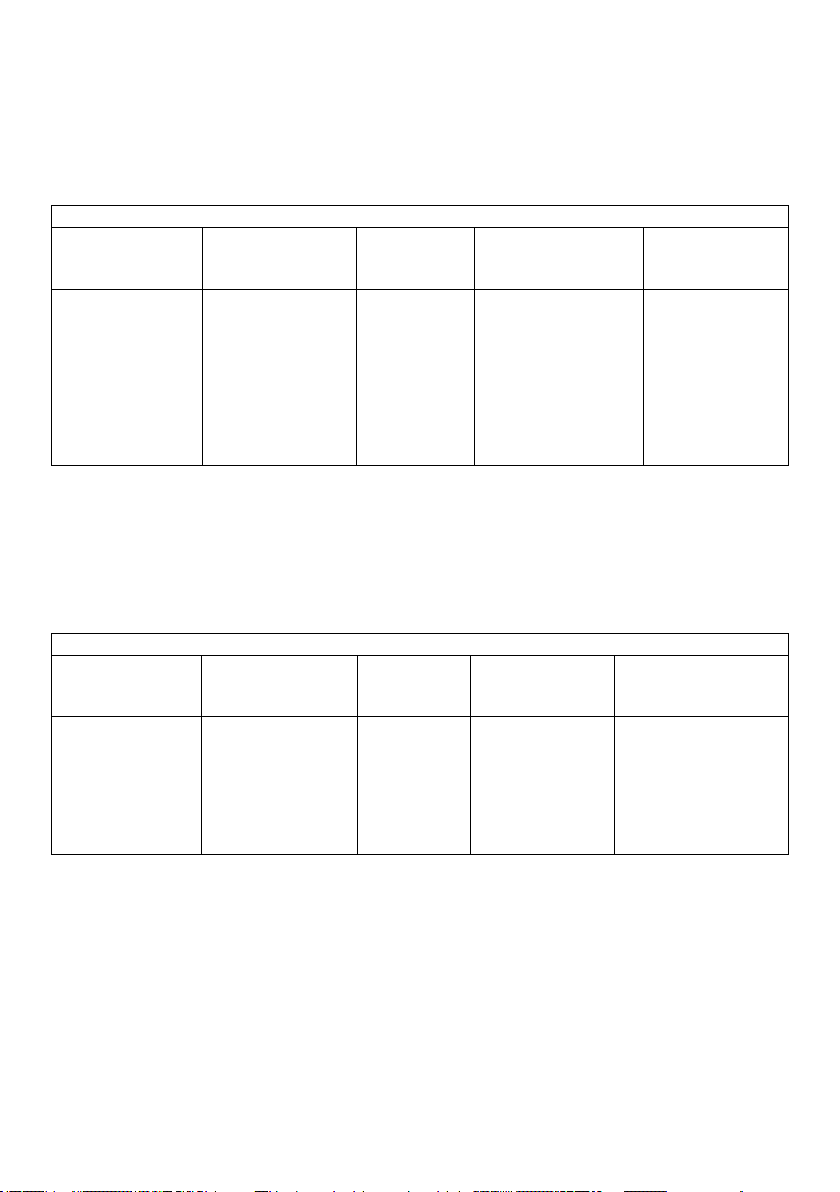
9.2.2 Comando con 1 elettrodo ed 1 interruttore
Apertura: proporzionale dall’elettrodo di apertura.
Chiusura: a velocità massima azionando brevemente l’interruttore.
Attenzione: Inserire lo spinotto di presa rosso/bianco del cavo 13E99 nello spinotto
coassiale 9E169 dal lato di chiusura (g. 5: (1) cavo dell’accumulatore, (2)
elettrodo, (3) spinotto rosso/bianco del cavo 13E99).
Programma 2: elettrodo ed interruttore AutoControl – a basso input (cavaliere rosso)
Apertura Chiusura Forza di presa
Segnale
mioelettrico
dall’elettrodo:
la mano si apre
Segnale
dall’interruttore: la
mano si chiude
10 N no a max. 100 N effettiva a partire
iniziale
Regolazione
automatica della
forza di presa
Funzione Flexi-
Grip
dalla
forza di presa
massima
Velocità:
proporzionale
da 15 mm/s a
300 mm/s
Velocità:
costante
300 mm/s
9.2.3 Comando con 1 interruttore:
Questo programma può essere utilizzato in combinazione con qualsiasi interruttore Ottobock
MyoBock.
Apertura: a velocità massima, nchè si mantiene azionato l’interruttore in posizione
d’apertura. La mano rimane aperta.
Chiusura: a velocità massima, azionando l’interruttore in posizione di chiusura.
Programma 2: Interruttore AutoControl – a basso input (cavaliere rosso)
Apertura Chiusura Forza di
La mano si
apre nchè si
mantiene azionato
l’interruttore in
apertura:
Velocità
costante 300 mm/s
Segnale
dall’interruttore
in posizione di
chiusura: chiusura
mano
Velocità:
costante 300 mm/s
presa iniziale
10 N no max. 100 N effettiva a partire
Regolazione
automatica della
forza di presa
Funzione
Flexi-Grip
dalla forza di presa
massima
9.3 Programma 3: AutoControl
Cavaliere verde
Comando con 1 elettrodo, 1 transduttore lineare
oppure 1 interruttore
La mano si chiude a velocità massima ed afferra un oggetto con la minima forza di presa (10 N).
Quando il sensore avverte un cambio di posizione dell’oggetto, la forza di presa aumenta auto-
maticamente a seconda delle esigenze (no al massimo di 100 N).
La funzione FlexiGrip entra in azione a 130 N. Quando la presa diminuisce, la mano con sensore Speed afferra l’oggetto con la presa iniziale.
58 | Ottobock SensorHand Speed
Page 59
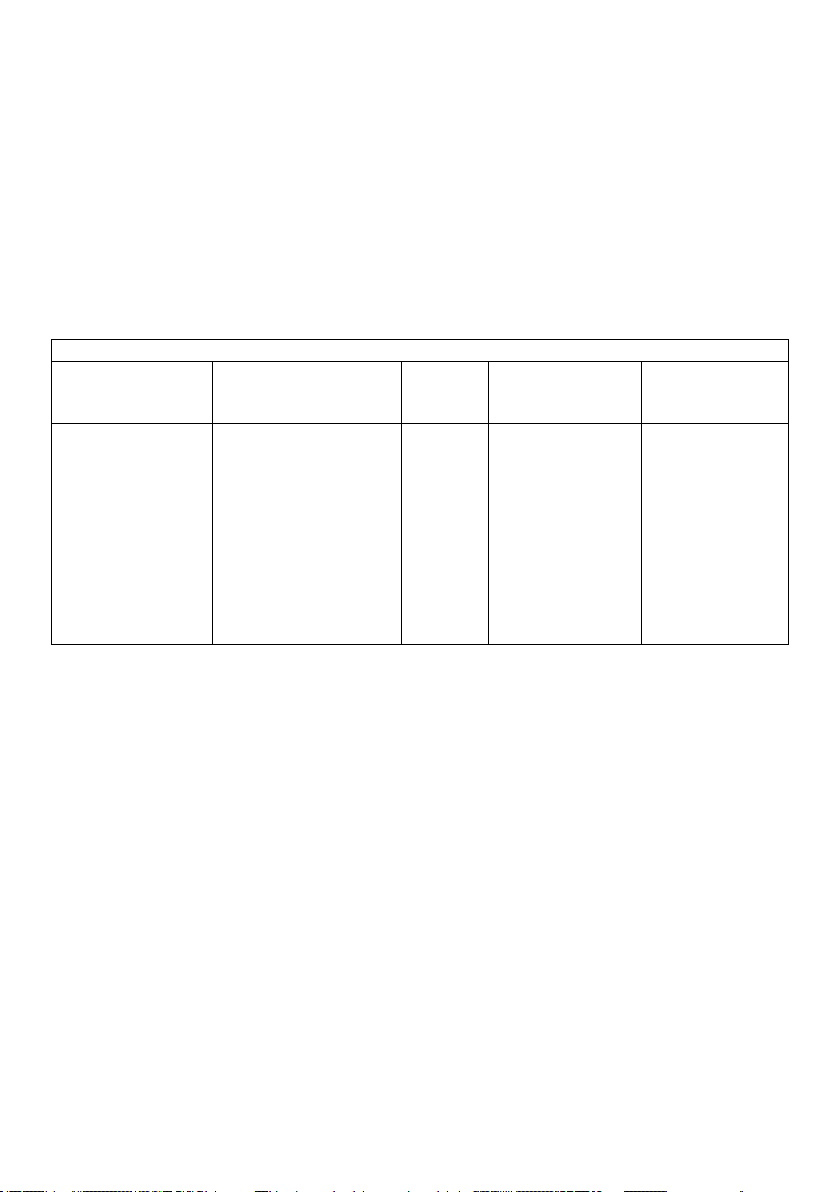
9.3.1 Comando con 1 elettrodo:
Apertura: a velocità massima, dall’elettrodo, con un segnale muscolare rapido e lungo.
Chiusura: a velocità massima con un rilassamento veloce del muscolo.
Arresto: dall’elettrodo, con un rilassamento muscolare molto lento: la mano rimane
aperta.
Esempio 1: Dopo aver aperto la mano il paziente rilassa il muscolo molto lentamente. La
posizione di apertura rimane invariata.
Esempio 2: Dopo aver aperto la mano il paziente rilassa il muscolo a velocità massima.
La mano si chiude automaticamente a velocità massima ed inizia ad afferrare
l’oggetto con forza di presa 10 N.
Quando il sensore avverte un cambio di posizione dell’oggetto, la forza di
presa aumenta automaticamente e in base alle esigenze (no a max. 100 N).
Programma 3: 1 elettrodo AutoControl (cavaliere verde)
Apertura Chiusura Forza di
Segnale mioelettrico
lungo, dall’elettrodo
Velocità:
costante 300 mm/s
Rilassamento muscolare molto lento dall’elet-
trodo:
la mano si arresta in
apertura
Rilassamento muscolare veloce dall’elettro-
do: la mano si chiude
Velocità:
costante 300 mm/s
presa
iniziale
10 N no a max. 100 N effettiva a partire
Regolazione
automatica della
forza di presa
Funzione
Flexi-Grip
dalla forza di presa
massima
9.3.2 Comando con 1 transduttore lineare:
Apertura: a velocità massima tirando velocemente il cavo del trasduttore lineare.
Chiusura: a velocità massima rilasciando il cavo del trasduttore lineare.
Arresto: rilasciando molto lentamente il cavo del trasduttore lineare: la mano si arresta
in apertura.
Esempio 1: Dopo l’apertura il paziente rilascia il cavo del transduttore lineare molto
lentamente.
La posizione di apertura rimane invariata.
Esempio 2: Dopo l’apertura il paziente rilascia il cavo del transduttore lineare molto
velocemente.
La mano si chiude automaticamente con elevata velocità ed inizia ad afferrare
l’oggetto con forza di presa pari a 10 N .
Quando il sensore avverte un cambio di posizione dell’oggetto, la forza di presa
aumenta automaticamente – in base alle esigenze – no ad un massimo di
100 N.
SensorHand Speed Ottobock | 59
Page 60
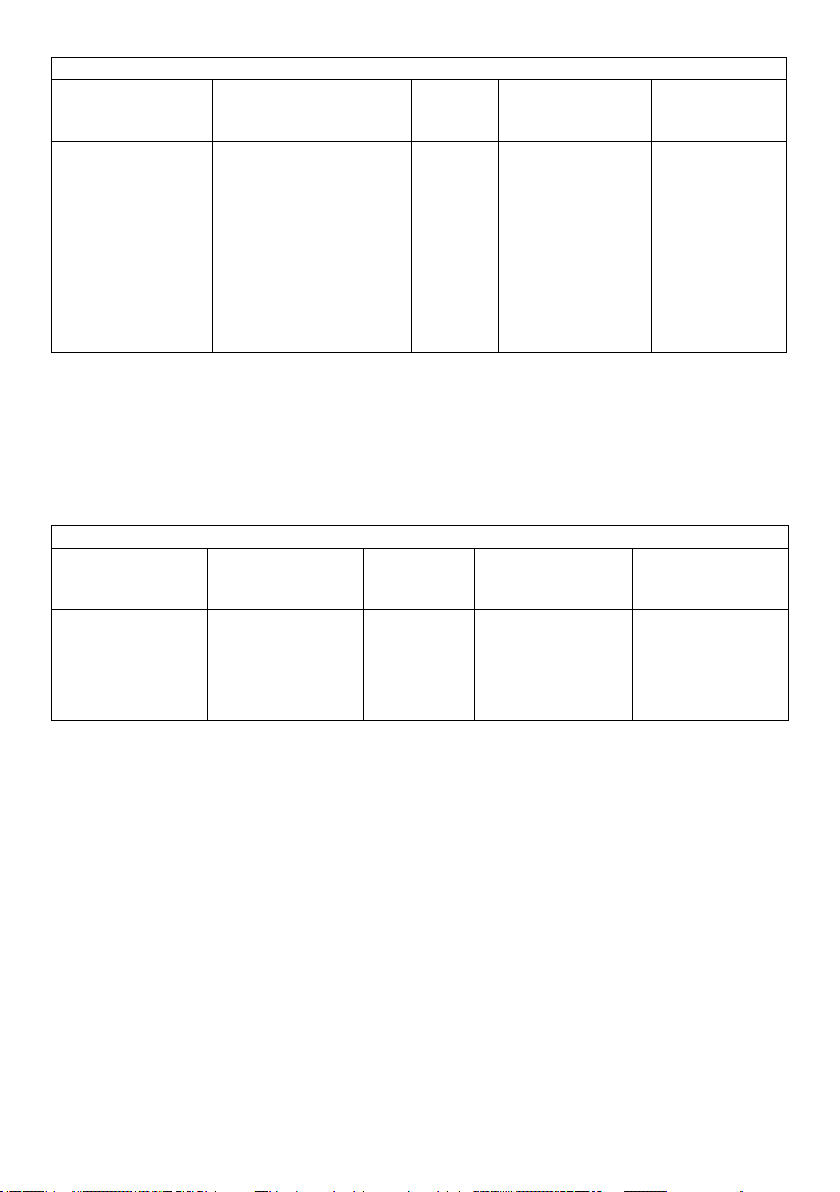
Programma 3: 1 transduttore lineare AutoControl (cavaliere verde)
Apertura Chiusura Forza di
Tirare il cavo del
transduttore lineare
con elevata velocità
Velocità
costante 300 mm/s
Rilasciare molto
lentamente il cavo del
transduttore lineare
la mano si arresta in
apertura
Rilasciare velocemente
il cavo del transduttore
lineare: la mano si chiude
Velocità
costante 300 mm/s
presa
iniziale
10 N no max. 100 N effettiva a partire
Regolazione
automatica della
forza di presa
Funzione
Flexi-Grip
dalla forza di
presa massima
9.3.3 Comando con 1 interruttore:
Apertura: a velocità massima, nché l’interruttore resta azionato.
Chiusura: quando si spegne l’interruttore, la mano si chiude automaticamente a velocità
massima ed inizia ad afferrare l’oggetto con forza di presa pari a 10 N.
Nota: Inserire lo spinotto di presa rosso/bianco del cavo 13E99 nello spinotto
coassiale 9E169 dal lato di chiusura (g. 6: (1) cavo dell’accumulatore, (2)
elettrodo, (3) spinotto rosso/bianco del cavo 13E99).
Programma 3: 1 interruttore AutoControl (cavaliere verde)
Apertura Chiusura Forza di
Si apre nché l’interruttore resta azionato
Velocità:
costante 300 mm/s
Si chiude automaticamente appena si
lascia l’interruttore
Velocità:
costante 300 mm/s
presa iniziale
10 N no max. 100 N effettiva a partire
Regolazione
automatica della
forza di presa
Funzione
Flexi-Grip
dalla forza di presa
massima
9.4 Programma 4: VarioControl
Cavaliere blu
Comando con 1 elettrodo o 1 trasduttore lineare
Con questo programma la velocità di apertura è determinata dall’intensità e dalla velocità della
tensione muscolare. La velocità di chiusura dipende dal rilassamento dei muscoli.
La funzione FlexiGrip è effettiva a partire dalla forza di presa massima. Quando la presa diminuisce la mano con sensore Speed afferra l’oggetto con la presa iniziale.
Apertura: proporzionale. La velocità di apertura è determinata dalla velocità e dall’intensità
della tensione muscolare.
Chiusura: proporzionale. La velocità di chiusura è determinata dalla velocità e dall’intensità
del rilassamento muscolare. In questo modo viene stabilita anche l’intensità
della forza di presa massima successiva.
Arresto: con un rilassamento muscolare molto lento dall’elettrodo, la mano si arresta in
apertura
Esempio 1: Dopo l’apertura il paziente rilassa i muscoli lentamente. La chiusura avviene
lentamente, analogamente alla durata della tensione muscolare. L’oggetto
viene afferrato con forza di presa minima (10 N). La regolazione automatica
della forza di presa non è prevista.
60 | Ottobock SensorHand Speed
Page 61
Esempio 2: Dopo l’apertura il paziente rilassa i muscoli a massima velocità. La mano si
chiude a velocità massima ed inizia ad afferrare l’oggetto con forza di presa
10 N. Quando il sensore avverte un cambio di posizione dell’oggetto, la forza di
presa aumenta automaticamente ed in base alle esigenze, no ad un massimo
di 100 N.
Programma 4: 1 Comando con un elettrodo VarioContol (cavaliere blu)
Apertura Chiusura Forza di
Velocità e intensità
della tensione muscolare dall’elettrodo
Velocità:
proporzionale da 15
mm/s no a
300 mm/s
Velocità e intensità del
rilassamento muscolare dall’elettrodo
Velocità:
proporzionale da 15
mm/s no a
300 mm/s
presa
iniziale
10 N
10 N
Regolazione
automatica della
forza di presa
Con velocità di chiusura da minima a
media: nessuna
Con velocità di chiusura da media a
elevata no a max.
100 N
Funzione
Flexi-Grip
Con velocità di chiusura da minima a me-
dia efcace a partire
da 15 N
Con velocità di chiusura da media a elevata effettiva a partire
dalla forza di presa
massima
9.4.1 Comando con 1 transduttore lineare
Apertura: proporzionale. La velocità di apertura è determinata dalla velocità e dall’intensità
con le quali viene tirato il cavo del transduttore lineare.
Chiusura: proporzionale. La velocità di chiusura è determinata dalla velocità con la
quale il cavo del transduttore lineare viene rilasciato. Questo determina anche
l’aumento dell’intensità della forza di presa massima.
Arresto: rilasciando molto lentamente il cavo del transduttore lineare, la mano si arresta
in apertura
Esempio 1: Dopo l’apertura il paziente rilascia il cavo del transduttore lineare lentamente.
La chiusura avviene lentamente, analogamente alla durata della tensione
muscolare con velocità lenta. L’oggetto viene afferrato con forza di presa
minima (10 N). La regolazione automatica della forza di presa non è prevista.
Esempio 2: Dopo l’apertura il paziente rilascia il cavo del transduttore lineare con la velocità
massima.
La mano si chiude con velocità massima ed inizia ad afferrare un oggetto con
forza di presa pari a 10 N. Quando il sensore avverte un cambio di posizione
dell’oggetto, la forza di presa aumenta automaticamente ed in base alle
esigenze no ad un massimo di 100 N.
Programma 4: 1 Transduttore lineare VarioControl (cavaliere blu)
Apertura Chiusura Forza di
Tirare il cavo del
transduttore lineare
con velocità ed
intensità
Velocità:
proporzionale
da 15 mm/s a
300 mm/s
SensorHand Speed Ottobock | 61
Rilasciare il cavo del
transduttore lineare
Velocità:
proporzionale
da 15 mm/s no a
300 mm/s
presa
iniziale
10 N
10 N
Regolazione
automatica della
forza di presa
Velocità di chiusura
da ridotta a media:
nessuna
Velocità di chiusura
da media ad elevata
no a max. 100 N
Funzione
Flexi-Grip
Velocità di chiusura
da ridotta a media
effettiva da 15 N
Velocità di chiusura
da media ad elevata
effettiva dalla forza di
presa massima
Page 62
9.5 Programma 5: VarioDual
Cavaliere giallo
Comando con 2 elettrodi
Con questo programma la velocità di apertura viene determinata dall’intensità e della velocità
del segnale muscolare. La velocità di chiusura no al raggiungimento della forza di presa minima di ca. 10 N dipende dalla velocità del rilassamento muscolare. La forza di presa viene determinata dal segnale muscolare consecutivo o simultaneo dal secondo elettrodo. La funzione
FlexiGrip dipende dalla forza di presa iniziale, ed è effettiva a partire dal valore leggermente superiore alla regolazione della forza di presa. Quando la presa diminuisce la mano con sensore
Speed afferra l’oggetto con la presa iniziale.
Elettrodo 1:
Apertura: proporzionale. La velocità di apertura viene determinata dalla velocità e dall’intensità
della tensione muscolare.
Chiusura: proporzionale. La velocità di chiusura viene determinata dalla velocità e dall’intensità del
rilassamento muscolare. La forza di presa è di ca. 10 N.
Arresto: dall’elettrodo con un rilassamento muscolare molto lento, la mano si arresta in
posizione di apertura.
Elettrodo 2:
Afferrare: L’aumento della forza di presa viene determinato dall’intensità del segnale muscolare
dal secondo elettrodo. La forza di presa massima è pari a ca. 100 N.
Esempio 1: Dopo l’apertura il paziente rilassa il muscolo con la velocità desiderata. La chiusura
avviene proporzionalmente alla velocità del rilassamento muscolare. L’oggetto viene
afferrato con la forza di presa minima (10 N). La funzione FlexiGrip è effettiva a partire da
20 N. Quando la presa diminuisce la mano con sensore Speed afferra l’oggetto con la
forza di presa minima.
Esempio 2: Dopo aver afferrato, come nell’esempio 1 l’oggetto deve essere afferrato con una forza di
presa maggiore. L’amputato genera quindi un segnale muscolare dal secondo elettrodo.
Proporzionalmente si può aumentare la forza di presa tra i 10 N e i 100 N. Quando
l’oggetto afferrato cambia posizione, la forza di presa aumenta no a ca. 1,5-volte il
valore della forza di presa iniziale. La funzione FlexiGrip è effettiva a ca. 2-volte il valore
della forza di presa iniziale no a max. di 130 N, quando la presa diminuisce la mano con
sensore Speed afferra l’oggetto con la presa iniziale.
62 | Ottobock SensorHand Speed
Page 63
Programma 5: 2 elettrodi VarioDual (cavaliere giallo)
Apertura Chiusura Forza di
iniziale
Velocità ed
intensità della
tensione muscolare
dal 1 elettrodo
Chiusura:
Velocità ed intensità del
rilassamento muscolare
dal 1 elettrodo
10 N
presa
Regolazione
automatica della
forza di presa
Nessuna
regolazione
automatica della
forza di presa
Funzione
Flexi-Grip
da 20 N
Velocità:
proporzionale
da 15 mm/s no a
300 mm/s
Velocità:
proporzionale
da 15 mm/s
no a 300 mm/s
Aumento forza
di presa:
La forza di presa
dipende dall’intensità del
segnale muscolare dal 2
elettrodo.
Forza di presa:
proporzionale
da 10 N a 130 N
Proporzionale:
da 10 N
no a
100 N
Proporzionale:
no max. 1,5 volte
la forza di presa
iniziale
dipende dalla
forza di presa
iniziale, effettiva in
corrispondenza del
valore leggermente
superiore a quello
della regolazione
automatica della
forza di presa
min. da 20 N
max. da 130 N
9.6 Programma 6: DMC e sensore che può essere disattivato
Cavaliere viola
Comando con 2 elettrodi
Questo comando corrisponde al Programma 1, tuttavia il sensore SUVA e la funzione FlexiGrip
si possono temporanemente disattivare.
9.6.1 Attivare e disattivare il sensore SUVA e la funzione FlexiGrip
Per afferrare oggetti morbidi e delicati e attrezzi come per es. una pinzetta il sensore SUVA può
essere disattivato manualmente. In tal modo la mano con sensore Speed si apre no all’arresto e viene mantenuta aperta con segnale muscolare di qualsiasi intensità. Allo stesso tempo
esercitare della pressione sul sensore SUVA (g. 1) (premendo su un oggetto duro). Un breve
segnale di vibrazione conferma il disinserimento. Per l’attivazione del sensore SUVA seguire
lo stesso procedimento. Due brevi segnali di vibrazione confermano l’attivazione del sensore
SUVA.
Avviso:
Con il sensore SUVA disattivato, la forza di presa viene automaticamente regolata e gli
oggetti afferrati possono scivolare.
Dopo aver inserito l’accumulatore, i segnali di vibrazioni informano il paziente riguardo la modalità attuale:
Una vibrazione: il sensore è disattivato
Due vibrazioni: il sensore è attivato
SensorHand Speed Ottobock | 63
Page 64
10 Manutenzione degli accumulatori
Per il funzionamento della mano SensorHand Speed, utilizzate esclusivamente accumulatori
completamente carichi. E‘ bene tenere a disposizione un secondo accumulatore carico per la
sostituzione. Un intelligente sistema di controllo della batteria informa il paziente sullo stato di
carica dell‘accumulatore: scaricandosi, la mano diventa sempre più lenta ed ha una forza di
presa ridotta. Allo stesso tempo, questo sistema è concepito per impedire che l’accumulatore si
scarichi completamente ed evitare quindi i danni che ne scaturirebbero.
Si consiglia di utilizzare la mano SensorHand Speed con l’EnergyPack (757B20), per poter
sfruttare la completa capacità di carica della mano per un lungo periodo di tempo.
A prestazioni ridotte, è possibile utilizzare la mano SensorHand Speed con l’EnergyPack
(757B21), con l’X-ChangePack (757B15) o con il MyoEnergy Integral (757B25=*, 757B35=*).
Per informazioni dettagliate sulla manutenzione degli accumulatori, consultate le istruzioni allegate al prodotto.
Attenzione :
Se la mano SensorHand Speed riconosce un EnergyPack (757B20, 757B21), o un
MyoEnergy Integral (757B25=*, 757B35=*) pieno, la commutazione all’accumulatore
con tecnologia agli ioni di litio avviene automaticamente. In seguito, il sistema va fatto
funzionare esclusivamente con tale tecnologia. Se tuttavia si utilizzasse un X-ChangePack (757B15), non sarà più possibile sfruttarne appieno la capacità. Il ripristino del
funzionamento con X-ChangePack è reso possibile dal MyoSelect (757T13).
Per motivi di sicurezza e afdabilità, vanno utilizzati esclusivamente gli accumulatori
757B20, 757B21, 757B25=*, 757B35=*, o 757B15.
Alla consegna, il prodotto è predisposto per il funzionamento con accumulatore NiMH.
11 Dati tecnici
Corrente permanente 2 mA
Temperatura di esercizio 0 – 70 °C
Apertura 100 mm
Velocità proporzionale 15 – 300 mm/s
Forza di presa proporzionale 0 – ca. 100 N
Alimentazione elettrica EnergyPack 757B20 (7,2 V)
Durata del componente di presa 5 anni
Durata dell’accumulatore 2 anni
Con limitazioni:
EnergyPack 757B21 (7,2 V)
MyoEnergy Integral 757B25=*, 757B35=* (7,4 V)
X-ChangePack, accumulatore di ricambio NiMH 757B15 (6 V)
12 Responsabilità
Otto Bock Healthcare Products GmbH, in seguito denominata “il Produttore”, concede la garanzia esclusivamente nel caso in cui vengano osservate le indicazioni sulla lavorazione ed elaborazione, nonché sulle operazioni e sugli intervalli di manutenzione del prodotto. Il Produttore
invita espressamente ad utilizzare il presente prodotto esclusivamente nelle combinazioni di elementi autorizzate dal Produttore (vedi istruzioni d’uso e cataloghi). Il produttore non assume alcuna responsabilità in caso di danni causati da combinazioni di componenti (impiego di prodotti
di terzi) e applicazioni da lui non approvate.
L’apertura e la riparazione del presente prodotto devono essere effettuate esclusivamente da
personale qualicato Ottobock autorizzato.
64 | Ottobock SensorHand Speed
Page 65
13 Pulizia e cura
In caso di sporcizia, pulire il prodotto con un panno morbido e umido e con del sapone delicato
(p. es. Ottobock Derma Clean 453H10=1). Accertarsi che il prodotto non venga danneggiato e
che nessun liquido penetri nel componente del sistema.
Al termine asciugare il componente protesico con un panno morbido.
14 Conformità CE
Il prodotto è conforme agli obblighi della direttiva CEE 93/42 relativa ai prodotti medicali. In vir-
tù dei criteri di classicazione per prodotti medicali ai sensi dell’allegato IX della direttiva, il prodotto è stato classicato sotto la classe I. La dichiarazione di conformità è stata pertanto emes-
sa dalla Ottobock, sotto la propria unica responsabilità, ai sensi dell’allegato VII della direttiva.
15 Marchio di fabbrica
Tutte le designazioni menzionate nel presente documento d’accompagnamento sono soggette
illimitatamente alle disposizioni previste dal diritto di marchio in vigore e ai diritti dei relativi proprietari.
Tutti i marchi, nomi commerciali o ragioni sociali qui indicati possono essere marchi registrati e
sono soggetti ai diritti dei relativi proprietari.
L’assenza di un contrassegno esplicito dei marchi utilizzati nel presente documento d’accompa-
gnamento, non signica che un marchio non sia coperto da diritti di terzi.
SensorHand Speed Ottobock | 65
Page 66
Español
Fecha de la última actualización: 2015-04-07
• Lea atentamente este documento.
• Siga las indicaciones de seguridad y tome las precauciones indicadas en este documento
adjunto.
• En caso de necesitar ayuda durante la puesta en marcha, la utilización o el mantenimiento
del producto, así como en caso de un funcionamiento inesperado o incidente, póngase en
contacto con el fabricante (la dirección del fabricante se encuentra en el dorso de este
documento adjunto).
Ponga en marcha el producto siguiendo exclusivamente la información incluida en los documentos adjuntos.
1 Campo de aplicación
1.1 Finalidad médica
Las SensorHand Speed 8E38=8*, 8E39=8* y 8E41=8* de Ottobock han de emplearse exclusivamente para la exoprotetización de las extremidades superiores.
1.2 Aplicación
Las SensorHand Speed 8E38=8*, 8E39=8* y 8E41=8* de Ottobock pueden aplicarse a pacientes con amputación unilateral o bilateral.
1.3 Condiciones de aplicación
Las SensorHand Speed 8E38=8*, 8E39=8* y 8E41=8* de Ottobock han sido desarrolladas
para las actividades cotidianas y no pueden emplearse en actividades extraordinarias, como
por ejemplo en deportes extremos (escalada libre, parapente, etc.).
Las SensorHand Speed 8E38=8*, 8E39=8* y 8E41=8* de Ottobock está previsto exclusivamente para la protetización de un único usuario. El fabricante no autoriza el uso del producto
en otra persona.
1.4 Cualicación del técnico ortopédico
La protetización de un paciente con las SensorHand Speed 8E38=8*, 8E39=8* y 8E41=8* de
Ottobock sólo la pueden realizar técnicos ortopédicos que hayan sido formados y certicados
por Ottobock para el empleo de componentes MyoBock.
2 Indicaciones de seguridad
El incumplimiento de las siguientes indicaciones de seguridad puede llevar al
malfuncionamiento o a un control incorrecto de la mano eléctrica de sistema, por
lo que aumenta el riesgo de lesiones para el paciente.
• Cuando coloque el guante protésico, no utilice un aerosol de silicona, ya que la posición
correcta del guante podría verse afectada. Se recomienda el gel Procomfort 633S2 de
Ottobock como ayuda de montaje.
• Para reducir los fallos de la SensorHand Speed y de los componentes conectados producidos por radiaciones electromagnéticas fuertes (por ejemplo, en la cercanía de líneas de alta
tensión, emisores, transformadores o sistemas de protección de artículos en centros comerciales), hay que ajustar los electrodos de modo que su sensibilidad sea la mínima posible.
• Antes de establecer o desconectar cualquier conexión eléctrica (por ejemplo, al extraer la
mano de la prótesis), es necesario que desactive el sistema de la fuente de energía. Para
66 | Ottobock SensorHand Speed
Page 67
ello, saque la batería de su soporte o desconecte la prótesis pulsando la tecla de la toma de
carga.
• Si no consiguiera el objetivo deseado con los ajustes o con la selección del programa adecuado, diríjase al servicio técnico mioeléctrico de Ottobock.
• Instruya al paciente sobre el manejo correcto de la SensorHand Speed según lo descrito en
el capítulo 3, “Indicaciones para el paciente”.
• La SensorHand Speed ha sido desarrollada para realizar actividades cotidianas y no puede
emplearse en actividades extraordinarias, como por ejemplo en deportes extremos (escalada libre, parapente, etc.). El tratamiento cuidadoso de la prótesis y de sus componentes no
sólo prolonga su vida útil, sino que además contribuye a la seguridad del paciente. Cuando
la prótesis se ve sometida a esfuerzos extremos (por ejemplo, por caídas o similares) se
tiene que llevar inmediatamente a que un técnico ortopédico compruebe si presenta daños.
El interlocutor es el técnico ortopédico, quien, si es necesario, remitirá la prótesis al servicio
técnico mioeléctrico de Ottobock.
• Combine el producto únicamente con aquellos componentes que hayan sido autorizados por
Ottobock (posibilidades de combinación). Ottobock no asume ningún tipo de responsabilidad si el producto se utiliza con componentes protésicos distintos a los indicados.
• A excepción de las labores descritas en estas instrucciones de uso, no se puede llevar a
cabo ninguna manipulación de la prótesis.
• Los servicios técnicos de Ottobock se reservan el derecho exclusivo de manipulación de la
batería (no realice ninguna sustitución por su cuenta).
• Solo el personal técnico autorizado por Ottobock puede abrir y reparar el producto y arreglar los componentes dañados.
• A una distancia insuciente con respecto a dispositivos de comunicación de AF (p. ej., teléfonos móviles, aparatos con Bluetooth o aparatos con Wi-Fi) puede producirse un comportamiento inesperado de la prótesis debido a una alteración de la comunicación interna
de datos. Por tanto, se recomienda mantener las siguientes distancias mínimas respecto a
estos dispositivos de comunicación de AF:
• Teléfono móvil GSM 850 / GSM 900: 0,99 m
• Teléfono móvil GSM 1800 / GSM 1900 / UMTS: 0,7 m
• Teléfono inalámbrico DECT, incluida la base: 0,35 m
• Wi-Fi (router, puntos de acceso,…): 0,22 m
3 Indicaciones para el paciente
• Procure que no puedan penetrar partículas sólidas ni líquidos en la mano SensorHand Speed.
• No exponga la mano SensorHand Speed de forma intensa a humo o polvo, a vibraciones
mecánicas o golpes o a un calor excesivo.
• Evite permanecer en las proximidades de cables de alta tensión, emisores, transformadores
u otras fuentes con una fuerte irradiación electromagnética (como por ejemplo, los sistemas
de protección de artículos en centros comerciales), ya que éstos podrían causar fallos en el
funcionamiento de la mano SensorHand Speed.
• La función automática de autoprensado, que se puede activar tocando el sensor, requiere
un trato cuidadoso en determinadas situaciones, como por ejemplo al dar la mano, durante
la higiene corporal, etc.
• Sólo el servicio técnico myoeléctrico certicado de Ottobock puede abrir y reparar la mano
SensorHand Speed y sus componentes.
SensorHand Speed Ottobock | 67
Page 68
• Tenga en cuenta que cuando no vaya a utilizar la mano SensorHand Speed, debe guardarla
en estado abierto para proteger así la sensórica y la mecánica.
• Por favor entregue al paciente el documento de “Información para el paciente 646D165” referente a la mano SensorHand Speed.
3.1 Llevar un vehículo
A la pregunta si un usuario de prótesis de brazo está en condición de conducir un vehículo, no
se puede contestar de forma general. Dependerá de la clase de prótetización (nivel de amputación, si es de un lado o de los dos, condiciones del muñón, construcción de la prótesis) y de
la desenvoltura individual del usuario. Respete necesariamente las normas legales nacionales
para conducir un automóvil y permita que una entidad autorizada verique y conrme su capacidad de conducción por motivos de derecho del seguro. Ottobock recomienda generalmente,
que una empresa especializada cambie el montaje del vehículo sgún lo necesite el conductor
(p.ej. volante). Una conducción sin riesgos, aún con la mano SensorSpeed desactivada, debería estar asegurada sin falta. Si al conducir con la mano Sensor activada se produjese una
dirección errónea de esta, se pondrían en peligro los demás conductores y viandantes.
Atención:
Si la SensorHand Speed está equipada con un cierre de muñeca, antes de que se
utilice, el componente de agarre debe colocarse de modo que un ligero retorcimiento
no haga que la mano se suelte de la prótesis.
No tire bajo ningún concepto este producto a la basura convencional. En caso de que
se deshaga de este producto sin tener en cuenta las disposiciones legales de su país
en referencia a este ámbito, estará dañando al medio ambiente y a la salud. Por eso
le rogamos que respete las advertencias que la administración de su país tiene en vigencia respecto a los procedimientos de recogida selectiva de deshechos.
4 Indicaciones de Servicio
Dado que todos los componentes mecánicos móviles pueden tener síntomas de desgaste, es
necesario efectuar una revisión anual de mantenimiento. En ella, el Myo-Service de Ottobock
revisa la SensorHand Speed en su totalidad y, si es necesario, la reajusta y engrasa. Asimismo, si es necesario, sustituirá las piezas de desgaste.
5 Suministro
1 ud. Mano SensorSpeed
1 ud. Instrucciones de uso 647H495
6 Descripción y función
La mano SensorSpeed es una mano protésica myoeléctricamente controlada, que destaca
por una velocidad de prehensión especialmente alta con un concepto sensitivo e innovador.
La mano SensorSpeed de Ottobock está equipada con el sistema de estabilización de prehensión, SUVA1 Sensorik, la función FlexiGrip y con función de programación.
El control DMC proporcional (Dynamic Mode Control) facilita al paciente, el control de la velocidad y la fuerza de prehensión de forma proporcional a su señal muscular. Si varía la fuerza
de la señal muscular, la velocidad y la fuerza de prehensión se adaptan enseguida a la señal
muscular modicada.
1 Desarrollado por Otto Bock Healthcare Products GmbH en colaboración con la Schweizerischen Unfall Versicherungs Anstalt, SUVA (mutua
suiza de accidentes)
68 | Ottobock SensorHand Speed
Page 69
El enchufe coaxial de la SensorHand Speed 8E38=8* se distingue por un aro de color naranja y el cable de conexión de la SensorHand Speed 8E39=8* ó 8E41=8* está marcado con un
manguito de color naranja.
6.1 Sensórica SUVA
La sensórica SUVA (Fig.1) incorporada en el pulgar detecta, deslizamientos y cambios proporcionales en objetos prensados. En este momento el sistema aumenta la fuerza de prehensión
automática-y progresivamente, partiendo de la fuerza inicial, hasta que el objeto vuelve a una
posición estable.
6.2 Función FlexiGrip
La función FlexiGrip facilita el giro y el desplazamiento de un objeto prensado con la mano, sin
necesidad de aojar la prehensión a través de señales de los electrodos y a continuación tener
que volver a prensar. La mano protésica sigue los cambios de posición del objeto prensado, y
al igual que una mano natural. La prehensión se efectúa de forma exible.
6.3 Función de programación
Para la adaptación óptima al paciente, se puede elegir entre seis programas. Estos progra-
mas serán elegidos por los conectores codicados señalados en diferentes colores (Fig. 2). La
mano SensorSpeed está provista de fábrica con un conector codicado negro y precongura-
da con el programa 1. Para la elección del programa, acoplar el 757T13 MyoSelect. Si se pre-
eren conectores codicados para la selección de los programas, también es posible.
6.4 Conexión y desconexión de una mano SensorSpeed
Presionando el guante estético es posible accionar el interruptor Encendido/Apagado integrado en la electrónica de control.
Zona del dorso de la mano: Función ENCENDIDO (Fig. 3)
Zona del pulgar: Función APAGADO (Fig. 4)
7 Regulación del(los) electrodo(s)
Los mejores resultados posibles de la mano SensorSpeed con sensórica SUVA se consiguen
con un ajuste y una regulación óptima de los electrodos. Esto es posible sin problemas con el
Ottobock MyoBoy 757M10/757M11=X-CHANGE.
Se ha de procurar que las supercies de contacto de los electrodos se apoyen sobre piel sana
con toda la supercie a ser posible. Si se observaran perturbaciones intensas por aparatos
eléctricos, tendría que vericarse la posición de los electrodos y modicarse eventualmente.
Si no pudieran eliminarse las perturbaciones, póngase en contacto con el servicio Myo de
Ottobock.
¡Atención!
El paciente he de realizar pausas durante los ajustes de electrodos, ya que el cansancio
muscular originaría en otro caso resultados irregulares y el terapeuta tendería a ajustar
los electrodos en lo sucesivo con demasiada sensibilidad.
Programa 1, 5 y 6:
Elegir en el programa MyoSoft o PAULA la variante deseada del programa. Cada electrodo
debe ser ajustado de forma, que el paciente pueda mantener cada señal muscular durante
apróx. 2 segundos por encima del valor HIGH (Fig.7, Pos. 1).
SensorHand Speed Ottobock | 69
Page 70
Programa 2:
Elegir en el programa MyoSoft o PAULA la variante deseada del programa. Cada electrodo
debe ser ajustado de forma, que el paciente pueda mantener cada señal muscular durante
apróx. 2 segundos por encima del valor LOW (Fig. 7, Pos. 2).
Programa 3:
Elegir en el programa MyoSoft o PAULA la mano Sensor en el modo AutoControl. El electrodo
debe ser ajustado de forma, que el paciente pueda mantener la señal muscular durante apróx.
2 segundos por encima del valor ON (Fig. 8).
Programa 4:
Elegir en el programa MyoSoft o PAULA la mano Sensor en el modo VarioControl. El electrodo
debe ser ajustado de forma, que el paciente pueda mantener la señal muscular durante apróx.
2 segundos por encima del valor HIGH (Fig. 7, Pos. 1).
Indicación para Fig. 7 y Fig. 8: En los programas 3 y 4 sólo se puede observar una señal muscular!
8 Funciones
Para determinar el programa deseado, introducir el conector codicado correspondiente (Fig. 2)
13E184=1 (blanco) 13E184=3 (verde) 13E184=5 (amarillo) 13E184=8 (negro)
13E184=2 (rojo) 13E184=4 (azul) 13E184=6 (violeta)
Si se ha insertado el conector negro de codicación 13E184=8 en la electrónica de control de
la mano SensorSpeed, con MyoSelect 757T13 podrán ajustarse todas las funciones. Un ajuste
de velocidad de la mano SensorSpeed con el MyoSelect 757T13 podrá ser realizado con cual-
quier codicador. Léa las instrucciones de uso 647G131.
Antes de cambiar el conector codicado, quitar el aro de seguridad de la mano
la mano interior parcialmente. Cambiar el conector codicado (Fig. 2)
Volver a colocar la mano interior y el aro de seguridad.
Para que el sistema pueda reconocer la nueva codicación, extraer el acumulador brevemente
y volver a colocarlo (Reset). Son disponibles diez variantes de programas.
interior. Extraer
9 Resumen de programas
Programa 1 abrir cerrar Indicación
DMC plus Sensórica
Conector codicado
blanco
Programa 2 abrir cerrar Indicación
AutoControl –
LowInput
conect.codif. rojo
dos electrodos
AutoControl –
LowInput
conect.codif. rojo
un electrodo y cualquier
conector Ottobock
70 | Ottobock SensorHand Speed
Myo-señal sobre
electrodo
velocidad: proporcional
Myo-señal sobre
electrodo
velocidad: proporcional
Myo-señal sobre
electrodo
velocidad: proporcional
Myo-señal sobre
electrodo
velocidad: proporcional
Myo-señal sobre el
electrodo digital (señal
corta, cualquier tono)
velocidad: constante
Señal sobre el
interruptor
velocidad: constante
Programa preferido
por por pacientes con
2 señales musculares
fuertes
Para pacientes con 2
señales musculares
debiles
Para pacientes con una
sóla señal muscular debill
Page 71
Programa 2 abrir cerrar Indicación
AutoControl –
LowInput
conect.codif. rojo
La mano abre sólo
seleccionando parte
“abrir” de la microllave.
Señal sobre parte
“cerrar” de la microllave
Para pacientes con
señales musculares muy
debiles o sin señales
cualquier conector
Myobock
Programa 3 abrir cerrar Indicación
AutoControl
conect. codif. verde
un electrodo
AutoControl
conect. codif. verde
cualquier conector
Myobock
Programa 4 abrir cerrar Indicación
VarioControl
conect. codif. azúl
un electrodo
VarioControl
conect. codif. azúl
velocidad: constante
Myo-señal rápida y
duradera sobre el
electrodo
velocidad: constante
Abre mientras es
activado el interruptor
velocidad: constante
Velocidad y fuerza de la
tensión muscular en el
electrodo.
Velocidad:
proporcional
Velocidad y fuerza de la
tracción del transductor
linear
velocidad: constante
Relajación lentísima
del músculo sobre el
electrodo: la mano
permanece abierta.
Relajación rápida
del músculo sobre el
electrodo: la mano
cierra
velocidad: constante
Cierra
automáticamente al
soltar el interruptor
velocidad: constante
Velocidad y fuerza de la
tensión muscular en el
electrodo
Velocidad:
proporcional
Velocidady disminución
de la tracción del
transductor linear
Para pacientes con 1
músculo sólo y señales
musculares muy debiles
Para pacientes con
señales musculares muy
debiles o ninguna señal
muscular
Para pacientes con un
músculo y señal muscular
fuerte o con tendencia a
cocontracción
Para pacientes con
señales musculares muy
debiles o ninguna señal
muscular
un transductor linear
Programa 5 abrir cerrar Indicación
VarioDual
conect. codif. amarillo
dos electrodos
SensorHand Speed Ottobock | 71
Velocidad: proporcional
Velocidad y fuerza de la
tensión muscular en el
primer electrodo
Velocidad: proporcional
Velocidad: proporcional
Velocidad y fuerza de la
relajación muscular en
el primer electrodo.
Velocidad: proporcional.
Fuerza de prehensi`ón
proporcional a la
capacidad de la señal
muscular en el segundo
electrodo.
Control para pacientes
con 2 señales musculares
fuertes
Page 72
Programa 6 abrir cerrar Indicación
DMC plus Sensórica
conect. codif, violeta
dos electrodos
Myo-señal sobre el
electrodo
Velocidad: proporcional
Myo-señal sobre el
electrodo
Velocidad: proporcional
Programa para
pacientes con 2 señales
musculares fuertes
SUVA Sensórica
y FlexiGrip
desconectables.
Todos los valores de energía (p.ej. 100 N ~ 10 Kp ) son datos apróx., para la aclaración del
principio de funcionamiento de las distintas formas de uso.
9.1 Programa 1: DMC plus Sensórica
Conector codicado blanco
Control con 2 eléctrodos
Esta corresponde a la dirección- DMC, incluyendo además el sistema de estabilización de prehensión “SUVA-Sensórica”. La capacidad de velocidad y/o de fuerza en la prehensión, está
determinada por la fuerza de la señal (resultado de la tensión muscular).
Abrir: de forma proporcional sobre el electrodo “abrir”.
Cerrar: de forma porporcional sobre el electrodo “cerrar”.
Ejemplo 1: Emitiendo una señal muscular debil, se ejerce para agarrar un objeto una fuer-
za de prehensión mínima (10 N). Si reconocen los sensores un cambio en la posición del objeto, el sistema -según se necesite- de forma automática incrementará hasta 1,5 veces la fuerza de preh. del comienzo (15N). Flexi-Grip empieza
a funcionar a partir de 20 N. Cuando desaparece la carga, la mano Sensor
agarra de nuevo con la misma fuerza de prehensión anterior.
Ejemplo 2 Si la señal muscular es mayor, se produce una fuerza de prehensión también
mayor, y cuando cambia de posición el objeto agarrado, se incrementará hasta
un máximo (100 N). FlexiGrip comienza a funcionar a partir de 130 N. Cuando
desaparece la dicultad, la mano Sensor presenta de nuevo la misma fuerza
anterior.
Programa 1: DMC plus Sensórica (Conector codicado blanco)
abrir cerrar fuerza
Myo-señal sobre el
electrodo
Velocidad:
proporcional
15 mm/s hasta
300 mm/s
Myo-señal sobre el
electrodo
Velocidad:
proporcional
15 mm/s hasta
300 mm/s
inicial de
prehensión
proporc.:
0 N hasta
100
A través de una señal muscular más fuerte se puede - si se necesita, agarrar en cualquier momento hasta con la fuerza máxima (100 N), independientemente de la regulación posterior de la
fuerza de prehensión.
Recomendación: Con un impulso corto “ABRIR” se puede parar en cualquier momento tanto la
regulación posterior automática de la fuerza de prehensión, como la función
FlexiGrip.
regulación post.
autom. de la f. de
prehensión
proporcional:
hasta máx. 1,5
veces fuerza inicial
de prehensión
p.ej. fuerza inicial
10 N = regulación
posterior hasta
máx. 15 N
función Flexi-Grip
dependiendo de la
fuerza inicial, resp. es
insignicativomente ecaz
para la regul. post. de
fuerza máx.
min. desde 20 N
máx. desde 130 N
72 | Ottobock SensorHand Speed
Page 73
9.2 Programa 2: AutoControl – LowInput
Conector de codicación rojo
Control con 2 electrodos
1 electrodo y 1 interruptor o
1 conector
La mano cierra con la mayor velocidad y agarra un objeto con una fuerza mínima (10 N). Cuando los sensores reconocen un cambio de posición en el objeto, se incrementa la fuerza de prehensión automáticamente – según se necesita – hasta con una fuerza máxima de (100 N) .
FlexiGrip es ecaz a partir de de la fuerza máx. de prehensión. La mano SensorSpeed volverá
a agarrar con la fuerza previa, si la carga desaparece.
9.2.1 Control con 2 electrodos:
Abrir: de forma proporcional sobre el electrodo “abrir”.
Cerrar: mediante velocidad máxima con una corta señal muscular a cualquier nivel por
encima del umbral “ON” sobre el electrodo “cerrar”.
Programa 2: 2 Electrodos AutoControl – LowInput (conector codif. rojo)
abrir cerrar fuerza
Myo-señal sobre el
electrodo
Myo-señal sobre
el electrodo digital
(señal corta de
cualquier nivel)
incial de
prehensión
10 N hasta máx. 100 N ecaz a partir de la
regulación autom.
de fuerza post.
función Flexi-Grip
fuerza máxima de
prehensión
Velocidad:
proporcional
15 mm/s hasta
300 mm/s
Velocidad:
constante
300 mm/s
9.2.2 Control con 1 electrodo y 1 microllave
Abrir: proporcional sobre el electrodo “Abrir”.
Cerrar: con un accionamiento corto del mando a máxima velocidad.
Recomendación: Introducir el cable rojo/blanco de conexión 13E99 al conector coaxial 9E169
del lado “cerrar” (Fig. 5: (1) cable de conexión al acumulador, (2) electrodo,
(3) conductor rojo/blanco del cable de conexión 13E99
Programa 2: Electrodo y e interruptor AutoControl – LowInput (conector codif. rojo)
abrir cerrar fuerza inicial
Myo-señal sobre el
electrodo:
la mano se abre
Velocidad:
proporcional
15 mm/s hasta
300 mm/s
SensorHand Speed Ottobock | 73
Señal sobre el
interruptor: la mano
se cierra
Velocidad:
constante
300 mm/s
de prehensión
10 N hasta máx. 100 N ecaz a partir de
regulación autom. de
fuerza post.
función Flexi-Grip
la fuerza máxima
de prehensión
Page 74
9.2.3 Control con 1 microllave:
Este programa se puede utilizar en conjunto con cualquier interruptor MyoBock de Ottobock.
Abrir: con máxima velocidad, durante la activación del interruptor en la parte “abrir”.
Entonces la mano queda abierta.
Cerrar: con máxima velocidad, activando la parte “cerrar” del interruptor.
Programa 2: Interruptor AutoControl – LowInput (conector codif. rojo)
abrir cerrar fuerza
La mano abre si
está activada la
parte “abrir” del
interruptor.
Señal sobre la
parte “cerrar” del
interruptor: mano
cierra
incial de
prehensión
10 N hasta máx. 100 N ecaz a partir de la
regulación
autom. de fuerza
post.
función Flexi-Grip
fuerza máxima de
prehensión
Velocidad:
constante
300 mm/s
Velocidad:
constante 300 mm/s
9.3 Programm 3: AutoControl
Conector de codicación verde
Control con 1 electrodo, 1 Transductor linear
o 1 interruptor
La mano cierra con la mayor velocidad posible y agarra un objeto con una fuerza de prehensión mínima (10 N).
Si los sensores detectan un cambio de posición del objeto, se regula la fuerza de prehensión
de forma automática y sin graduación, hasta llegar a la fuerza que se necesita (max. 100 N).
FlexiGrip funciona a partir de 130 N. Cuando desaparece la carga, la mano Sensor Speed
agarra de nuevo con la fuerza anterior.
9.3.1 Control con 1 electrodo:
Abrir: Con velocidad máxima a través de una señal rápida y contínua sobre el
eléctrodo.
Cerrar: Con velocidad máxima y por rápida relajación del músculo.
Parar: Por relajación muscular muy lenta sobre el electrodo: la mano se queda
abierta.
Ejemplo 1: Después de abrir la mano, el paciente relaja el músculo muy despacio.
La posición abierta de la mano no cambia.
Ejemplo 2: Después de abrir la mano, el paciente relaja el músculo con la mayor velocidad
posible. La mano se cierra automáticamente y lo más rápidamente posible,
empezendo a agarrar el objeto con 10 N de fuerza de prehensión.
Los sensores captan un cambio en la posición del objeto, agarra automáticamente
y – según se requiera – hasta su fuerza máxima (100 N).
74 | Ottobock SensorHand Speed
Page 75
Programa 3: 1 Electrodo AutoControl (conector codicado verde)
abrir cerrar fuerza
Myo-señal rápida
y contínua sobre el
electrodo:
Relajación muscular
muy lenta sobre el
electrodo: la mano
queda abierta
Relajación muscular
rápida sobre el
electrodo: la mano se
cierra
inic. de
prehen-
sión
10 N hasta máx. 100 N ecaz a partir de la
regulación autom.
de fuerza post.
función Flexi-Grip
fuerza máxima de
prehensión
Velocidad:
constante
300 mm/s
Velocidad:
constante
300 mm/s
9.3.2 Control con 1 Transductor linear:
Abrir: Con velocidad máxima con tracción rápida en el transductor linear.
Cerrar: Con velocidad máxima, soltándo rápidamente la tracción en el transductor linear-.
Parar: Soltándo muy lentamente la tracción en el transductor linear: la mano permanece
abierta.
Ejemplo 1: Después de la apertura, el paciente suelta la tracción en el transductor linear muy
lentamente.
La posición de apertura no cambia.
Ejemplo 2: Después de la apertura, el paciente suelta la tracción en el transductor linear con
la velocidad más rápida posible.
La mano cierra automáticamente con la velocidad más rápida posible y comineza
de sujetar el objeto con 10 N de fuerza de prehensión.
Los sensores captan un cambio en la posición del objeto, agarra automáticamente
y – según se requiera – hasta su fuerza máxima (100 N).
Programa 3: 1 Transductor linear AutoControl (conector de codicación verde)
abrir cerrar fuerza
Tracción con alta
velocidad en el
transductor linear
Velocidad:
constante
300 mm/s
Soltar la tracción en el
transductor linear muy
lentamente: la mano
permanece abierta
Soltar la tracción en
el transductor linear
rápidamente: la mano
cierra
Velocidad:
constante
300 mm/s
inic. de
prehen-
sión
10 N hasta máx. 100 N ecaz a partir de la
regulación autom.
de fuerza post.
función Flexi-Grip
fuerza máxima de
prehensión
SensorHand Speed Ottobock | 75
Page 76
9.3.3 Control con 1 microllave:
Abrir: Con la velocidad máxima, en cuanto esté activado el interruptor.
Cerrar: Soltando el interruptor se cierra la mano automáticamente a la mayor
velocidad posible y comineza a sujetar el objeto con una fuerza de prehensión
de 10 N.
Recomendación: Introducir el cable rojo/blanco del cable de conexión 13E99 en el conector
coaxial 9E169 en la parte “abrir” (Fig. 6: (1) cable de conexión al acumulador,
(2) conductor rojo/blanco del cable de conexión 13E99).
Programa 3: 1 Microllave AutoControl (conector codicado verde)
abrir cerrar fuerza inic.
Abre en cuanto
esté activado el
interruptor.
Velocidad:
constante
300 mm/s
Cierra
automáticamente en
cuanto se suelta el
interruptor
Velocidad:
constante
300 mm/s
de
prehensión
10 N hasta máx. 100 N ecaz a partir de
regulación autom.
de fuerza post.
función Flexi-Grip
la fuerza máxima
de prehensión
9.4 Programa 4: Control variable
Conector codicado azúl
Control con 1 electrodo
o 1 elemento de control lineal
En este programa, la velocidad “abrir” se determina con el nivel y la rápidez de la tensión muscular. La velocidad de cerrar depende de la relajación muscular.
FlexiGrip funciona a partir de la fuerza de prehensión máxima. Cuando desaparece la carga, la
mano Sensor Speed vuelve a agarrar con la misma fuerza anterior.
Abrir: Proporcional. La velocidad de apertura es determinada por la velocidad y la
fuerza de la tensión muscular.
Cerrar: Proporcional. La velocidad de cierre es determinada por la velocidad y el grado
de la relajación muscular. Con ello también se determina el grado variable de
fuerza de prehensión inicial.
Parar: En caso de relajación muscular muy lenta sobre el electrodo, la mano
permanece abierta.
Ejemplo 1: Despúes de abrir la mano el paciente relaja el músculo lentamente. Se produce
el cierre de forma análogica al tiempo de lenta relajación del músculo. Se sujeta
el objeto con poca fuerza (10 N). No se produce una regulación automática
posterior de la fuerza de prehensión .
Ejemplo 2: Despues de abir la mano el paciente relaja el músculo con una velocidad
máxima. La mano, cerrandose también a máxima velocidad, comienza a
sujetar un objeto con 10 N de fuerza de prehensión. Si los sensores detectan
un cambio en la posición del objeto, vuelve a agarrar – según se necesite –
automáticamente hasta con una fuerza máxima de (100 N).
76 | Ottobock SensorHand Speed
Page 77
Programa 4: Control de 1 electrodo VarioContol (conector de codicación azúl)
abrir cerrar fuerza
velocidad y grado de
tensión muscular en
el electrodo
velocidad y grado de
la relajación muscular
en el electrodo
inic. de
prehen-
sión
10 N
regulación autom.
de fuerza post.
mediante poca o
media velocidad de
cierre, ninguna
función
Flexi-Grip
mediante poca o
media velocidad de
cierre funciona a
partir 15 N
Velocidad:
proporcional
15 mm/s hasta
300 mm/s
Velocidad:
proporcional
15 mm/s hasta
300 mm/s
10 N
con velocidad media
a alta de cierre
hasta máx. 100 N
con velocidad de
cierre media a alta
a partir de la fuerza
máx. de prehensión
9.4.1 Control con 1 transductor linear
Abrir: Proporcional. La velocidad de apertura es determinada por la rápidez y la
fuerza de la tracción en el transductor linear.
Cerrar: Proporcional. La velocidad de cierre es determinada por la rápidez de soltar
la tracción en el transductor linear. Con ello también se determina el grado
variable de fuerza de prehensión inicial.
Parar: Soltándo la tracción el en transductor linear muy lentamente, la mano permanece
abierta.
Ejemplo1: Después de la apertura, el paciente suelta lentamente la tracción en el
transductor linear.
Se produce el cierre de forma análogica al tiempo de lenta relajación del
músculo. Se sujeta el objeto con poca fuerza (10 N). No se produce una
regulación automática posterior de la fuerza de prehensión .
Ejemplo 2: Depués de la apertura, el paciente suelta la tracción en el transductor linear
con la máxima velocidad.
La mano cierra con la máxima velocidad y comienza sujetar un objeto con 10 N
de fuerza de prehensión. Si los sensores detectan un cambio en la posición del
objeto, vuelve a agarrar – según se necesite – automáticamente hasta con una
fuerza máxima de (100 N).
Programa 4: 1 transductor linear VarioContol (conector de codicación azúl)
abrir cerrar fuerza
velocidad y fuerza
de tracción en el
transductor linear
Velocidad:
proporcional
15 mm/s hasta
300 mm/s
velocidad de soltura
en el transductor
linear
Velocidad:
proporcional
15 mm/s hasta
300 mm/s
inic. de
prehen-
sión
10 N
10 N
regulación autom.
de fuerza post.
mediante poca o
media velocidad,
ninguna
con velocidad media
a alta hasta máx.
100 N
función
Flexi-Grip
mediante poca o
media velocidad d
funciona a partir de
15 N
mediante velocidad
media a alta a partir
de la fuerza máx. de
prehensión
SensorHand Speed Ottobock | 77
Page 78
9.5 Programa 5: VarioDual
Conector de codicación amarillo
Control con 2 electrodos
En este programa la velocidad “abrir” es determinada por el grado y la rápidez de la tensión
muscular. La velocidad “cerrar” hasta conseguir la fuerza mín. de prehensión de apróx. 10 N
depende de la rápidez de la relajación muscular. La fuerza de prehensión es determinada por
la siguiente señal muscular o la señal muscular al mismo tiempo en el segundo electrodo.
Dependiendo de la fuerza de prehensión inicial, FlexiGrip es ecaz poco por encima de la regulación máx. de la fuerza de prehensión. Al eliminar la carga, la mano SensorSpeed vuelve a
agarrar con la fuerza de prehensión anterior.
Electrodo 1:
Abrir: Proporcional. La velocidad de apertura es determinada por la rápidez y la fuerza de
la tensión muscular.
Cerrar: Proporcional. La velocidad de cierre es determinada por la rápidez y la fuerza de la
relajación muscular. La fuerza de prehensión es de apróx. 10 N.
Parar: Mediante relajación muscular muy lenta sobre el electrodo, la mano permanece
abierta.
Electrodo 2:
Sujetar: La formación de la fuerza de prehensión es determinada por el grado de la señal
muscular en el segundo electrodo. La fuerza de prehensión máx. es de apróx. 100
N.
Ejemplo 1: Después de la apertura, el paciente relaja el músculo con la rápidez que quiere. El
cierre se realiza proporcionalmente a la velocidad de la relajación muscular. El objeto
se sujeta con la mín. fuerza de prehensión (10 N).
FlexiGrip es ecaz con 20 N. Al eliminar la carga, la mano SensorSpeed vuelve a
agarrar con la mín. fuerza de prehensión.
Ejemplo 2: Después de agarrar como en el ejemplo 1 se requiere agarrar el objeto con más
fuerza de prehensión. Para ello el paciente realiza una señal muscular en el segundo
electrodo. Se puede realizar una fuerza de prehensión entre 10 N y 100 N de forma
proporcional. En caso de variar la posición de un objeto agarrado, la fuerza de
prehensión aumenta apróx. 1,5 veces el valor de la fuerza de prehensión indicada.
FlexiGrip es ecaz en el valor de apróx. 2 veces de la fuerza de prehensión indicada
hasta máx. 130 N y al eliminar la carga la mano SensorSpeed vuelve a agarrar con
la fuerza de prehensión inicial.
78 | Ottobock SensorHand Speed
Page 79
Programa 5: 2 Electrodos VarioDual (conector codicado amarillo)
abrir cerrar fuerza
Velocidad y fuerza
de la tensión
muscular en el
1. electrodo
Velocidad:
proporcional
15 mm/s hasta
300 mm/s
cerrar:
velocidad y fuerza de la
relajación muscular en el
1. electrodo
Velocidad:
proporcional
15 mm/s hasta
300 mm/s
Realización de la
fuerza de prehensión:
Fuerza de prehensión
dependiendo del grado
de la señal muscular en
el 2. electrodo.
Fuerza prehensión:
proporcional
10 N hasta
130 N
inic. de
prehensión
10 N
Proporcional:
10 N hasta
100 N
regulación autom.
de fuerza post.
ninguna
proporcional:
hasta max. 1,5
veces la fuerza de
prehensión inicial
función Flexi-Grip
a partir 20 N
dependiendo de la
fuerza de prehensión
inicial, ecaz poco
por encima de la
regulación posterior
de la fuerza de
prehensión
mín. a partir 20 N
máx. a partir 130 N
9.6 Programa 6: DMC plus Sensórica desconectable
Conector codicado violeta
Control con 2 electrodos
Este control corresponde al programa 1, pero es posible desactivar temporalmente la SUVASensórica y la función FlexiGrip.
9.6.1 Conectar y desconectar la SUVA-Sensórica y la función FlexiGrip
Para agarrar objetos blandos y exibles como p.ej. espumas blandas o herramientas como p.ej.
una pinza, es posbile desactivar la SUVA-Sensórica de forma manual. Para ello, abrir la mano
Sensor Speed hasta el tope y mantenerla abierta con una señal muscular de cualquier fuerza.
Al mismo tiempo presionar ligeramente la SUVA-Sensórica (Fig. 1) (presionar un objeto duro).
Una señal corta de vibración conrma la desconexión. Para conectar la SUVA- Sensórica reali-
zar los mismos pasos. Dos señales de vibración conrman la activación de la SUVA- Sensórica.
Recomendación :
Tengan en cuenta, que al desconectar la SUVA-Sensórica, la fuerza de prehensión no
será reajustada de forma automática y los objetos agarrados pueden deslizarse.
Después de colocar el acumulador, señales de vibración informan al paciente sobre el modo
actual.
Una señal de vibración: Sensórica desconectada
Dos esñales de vibración: Sensórica conectada
SensorHand Speed Ottobock | 79
Page 80
10 Empleo de los acumuladores
Emplee únicamente acumuladores completamente cargados. Procure tener siempre un segundo acumulador cargado para reemplazar el primero cuando se quede sin carga. La gestión
inteligente de los acumuladores le alerta del bajo nivel de carga de los mismos reduciendo la
velocidad de la mano y su fuerza de agarre. El acumulador está protegido ante una perjudicial
descarga total.
Se recomienda usar la mano SensorHand Speed con el EnergyPack (757B20) para poder así
obtener el máximo rendimiento de la mano durante el mayor tiempo posible.
También es posible usar la mano SensorHand Speed con el EnergyPack (757B21), el X-ChangePack (757B15) o el MyoEnergy Integral (757B25=*, 757B35=*), aunque esto supondría una
limitación en el rendimiento.
Para más información detallada sobre el empleo de los acumuladores, consulte la información
adjunta.
Atención :
Si la mano SensorHand Speed encuentra un EnergyPack (757B20, 757B21) o un
MyoEnergy Integral (757B25=*, 757B35=*) cargado, cambia de forma automática al
modo de batería de tecnología Li-Ion. A partir de ese momento, el sistema sólo se
podrá utilizar con dicha tecnología. En caso de que, a pesar de ello, se emplee el
X-ChangePack (757B15) de Ottobock, no se podrá garantizar que se vaya a usar el
máximo de la capacidad. Utilice MyoSelect (757T13) si desea restablecer el sistema
para poder utilizar el X-ChangePack o acumuladores reemplazables.
Por motivos de seguridad funcional y abilidad, únicamente pueden utilizarse acumuladores 757B20, 757B21, 757B25=*, 757B35=* o 757B15.
Este producto viene congurado de fábrica para que funcione con acumuladores en
NiMH.
11 Datos técnicos
Corriente en reposo 2 mA
Temperatura de funcionamiento 0 – 70 °C
Alcance de la apertura 100 mm
Velocidad proporcional 15 – 300 mm/s
Agarre proporcional 0 – ca. 100 N
Suministro de energía EnergyPack 757B20 (7,2 V)
Vida útil del componente de agarre 5 años
Vida útil de la batería 2 años
Con limitaciones:
EnergyPack 757B21 (7,2 V)
MyoEnergy Integral 757B25=*, 757B35=* (7,4 V)
X-ChangePack, acumuladores reemplazables NiMH 757B15 (6 V)
12 Responsabilidad
Otto Bock Healthcare Products GmbH, llamado en lo sucesivo el fabricante, asumirá la garantía sólo cuando se hayan observado tanto las indicaciones de preparación y procesamiento
como las instrucciones de cuidado y los intervalos de mantenimiento prescritos. El fabricante
advierte expresamente de que este producto sólo puede emplearse combinado con componentes que cuenten con el visto bueno del fabricante (véanse el manual de instrucciones y los
catálogos). El fabricante no se responsabiliza de los daños producidos por combinaciones de
80 | Ottobock SensorHand Speed
Page 81
componentes (empleo de productos de otros fabricantes) y aplicaciones que no cuenten con el
visto bueno del fabricante.
Este producto debe ser abierto y reparado exclusivamente por personal especializado y autorizado de Ottobock.
13 Limpieza y cuidados
Limpie el producto con un paño suave y húmedo y jabón suave (p. ej., Ottobock Derma Clean
453H10=1) en caso de suciedad. Preste atención a que el producto no resulte dañado y a que
no penetre ningún líquido en el componente del sistema.
A continuación, seque los componentes protésicos con un paño suave.
14 Conformidad CE
El producto cumple las exigencias de la directiva 93/42/CE para productos sanitarios. Sobre la
base de los criterios de clasicación para productos sanitarios según el anexo IX de la directiva, el producto se ha clasicado en la clase I. La declaración de conformidad ha sido elabora-
da por Ottobock bajo su propia responsabilidad según el anexo VII de la directiva.
15 Marcas registradas
Todas las denominaciones mencionadas en este documento anexo están sometidas en su totalidad a las disposiciones del derecho de marca vigente correspondiente, así como a los derechos
de los propietarios correspondientes.
Todas las marcas, nombres comerciales o nombres de empresas que se indican en este documento pueden ser marcas registradas y están sometidos a los derechos de los propietarios
correspondientes.
La ausencia de una designación explícita de las marcas utilizadas en este documento anexo
no implica que una denominación esté libre de derechos de terceras personas.
SensorHand Speed Ottobock | 81
Page 82
Português
Data da última atualização: 2015-04-07
• Leia este manual de utilização atentamente.
• Observe as indicações de segurança e as respectivas precauções especicadas neste
documento anexo.
• Se necessitar de ajuda durante a colocação em funcionamento, uso ou manutenção do
produto, bem como em caso de incidentes ou operação inesperada, entre em contato
com o fabricante (ver o endereço do fabricante no verso deste documento anexo).
Nehmen Sie das Produkt nur gemäß den Informationen in den mitgelieferten Begleitdokumenten in Betrieb.
1 Utilização
1.1 Objectivos médicos
A SensorHand Speed 8E38=8*, 8E39=8* e 8E41=8* da Ottobock destina-se exclusivamente
à protetização exoesquelética das extremidades superiores.
1.2 Aplicação
A SensorHand Speed 8E38=8*, 8E39=8* e 8E41=8* da Ottobock pode ser empregada em pacientes amputados uni- ou bilateralmente.
1.3 Condições de emprego
A SensorHand Speed 8E38=8*, 8E39=8* e 8E41=8* da Ottobock foi desenvolvida para actividades do dia-a-dia e não pode ser utilizada para actividades extraordinárias, como por exemplo para a prática de desportos radicais (escalada livre, parapente, etc.).
A SensorHand Speed 8E38=8*, 8E39=8* e 8E41=8* da Ottobock destina-se à protetização de
um paciente. A utilização do produto em mais do que uma pessoa não é permitida pelo fabricante.
1.4 Qualicação do técnico ortopédico
A protetização de um paciente com a SensorHand Speed 8E38=8*, 8E39=8* e 8E41=8* da
Ottobock pode apenas ser efectuada por um técnico ortopédico com formação e certicação
da Ottobock para a utilização de componentes MyoBock.
2 Indicações de segurança
A não observação das indicações de segurança pode acarretar numa avaria no
controlo como também na função do sistema de mão eléctrica, expondo o utilizador a riscos de ferimento.
• Na colocação da luva da prótese não utilize um spray à base de silicone; isto poderá afec-
tar a xação segura da luva. Para auxiliar na montagem recomendamos o gel Procomfort
633S2 da Ottobock.
• De modo a reduzir anomalias da SensorHand Speed, e dos componentes a ela ligados, provocadas por fortes radiações electromagnéticas (por ex. na proximidade de cabos de alta
tensão, transmissores, transformadores, sistemas de alarme em superfícies comerciais), os
eléctrodos devem estar regulados da forma menos sensível possível.
• Antes de interromper ou estabelecer ligações eléctricas (por ex. remoção da mão da prótese) é imprescindível desligar o aparelho da fonte de alimentação. Para tal retirar a bateria
do seu encaixe ou desligar a prótese premindo o botão na tomada de carregamento.
82 | Ottobock SensorHand Speed
Page 83
• Se não conseguir obter os resultados pretendidos com os ajustes ou a selecção do programa adequado, contacte o Serviço de Assistência Myo da Ottobock.
• Instrua o paciente no manuseamento correcto da SensorHand Speed de acordo com o capítulo 3 “Indicações para o paciente”.
• A SensorHand Speed foi desenvolvida para actividades do dia-a-dia e não pode ser utilizada para actividades extraordinárias, como por exemplo para a prática de desportos radicais
(escalada livre, parapente, etc.). O manuseamento cuidado da prótese e dos respectivos
componentes não só aumenta a vida útil da mesma, como também promove a segurança
pessoal do paciente! Caso a prótese tenha sido exposta a cargas extremas (por exemplo
por queda ou similar), deve ser imediatamente vericada quanto à presença de danos por
um técnico ortopédico. O seu contacto é o técnico de ortopedia responsável que, se necessário, irá enviar a prótese ao Serviço de Assistência Myo da Ottobock.
• Combine o produto apenas com os componentes aprovados pela Ottobock (possibilidades
de combinação). A Ottobock não assume nenhuma responsabilidade, caso o produto seja
utilizado com componentes diferentes dos especicados.
• Com exceção dos trabalhos descritos neste manual de utilização, é proibido executar qualquer manipulação na prótese.
• O manuseio da bateria está reservado exclusivamente aos pontos de assistência técnica da
Ottobock (não efetuar a substituição sem autorização).
• A abertura e o reparo do produto, assim como o reparo de componentes danicados, só po-
dem ser efetuados por técnicos autorizados da Ottobock.
• Em caso de pequena distância entre a prótese e os dispositivos de comunicação RF (por
ex., telefones celulares, dispositivos Bluetooth, dispositivos WLAN), é possível ocorrer um
comportamento inesperado da prótese devido à falha da comunicação interna de dados.
Recomendamos, portanto, manter as seguintes distâncias mínimas em relação a estes dispositivos de comunicação RF:
• Telefone celular GSM 850 / GSM 900: 0,99m
• Telefone celular GSM 1800 / GSM 1900 / UMTS: 0,7m
• Telefones sem o DECT incl. estação de base: 0,35m
• WLAN (roteadores, Access Points,…): 0,22m
3 Indicações para o paciente
• Certique-se de que não é possível penetrarem partículas sólidas nem líquidos na SensorHand Speed.
• A SensorHand Speed não deve ser exposta a fumo intenso ou poeira, vibrações mecânicas
ou choques, nem a calor excessivo.
• Evite a permanência na proximidade de cabos de alta tensão, transmissores, transformadores ou de outras fontes de forte irradiação electromagnética (por ex. sistemas de alarmes
em superfícies comerciais), dado poderem provocar avarias na SensorHand Speed.
• A preensão automática, que pode ser iniciada através do contacto do sensor, limita o manuseamento cuidadoso em determinadas situações: por ex., em apertos de mão, na higiene
corporal, etc.
• A abertura e a reparação da SensorHand Speed ou a reparação de componentes danica-
dos deverão apenas ser realizadas pelo Myo-Service Ottobock certicado.
• Se a SensorHand Speed não for utilizada deverá ser guardada aberta para proteger o sistema mecânico e os sensores.
SensorHand Speed Ottobock | 83
Page 84
• Entregue ao paciente as Informações para o paciente 646D165 relativas à SensorHand
Speed.
3.1 Condução de um veículo motorizado
As condições em que um amputado do membro superior pode ou deve conduzir um veículo motorizado, depende das capacidades individuais. Depende também das características da amputação (nível, lado, estado do membro residual e tipo de prótese). Observe sempre as prescrições nacionais legais relativas à condução de veículos e, por razões de legislação de seguros,
verique e conrme a sua aptidão de condução num local autorizado. Por regra, a Ottobock
recomenda que o veículo seja equipado mediante as necessidades, numa loja da especialida-
de (p. ex. forquilha da direcção). Deve-se certicar sem falta que é possível uma condução sem
riscos com a SensorHand Speed desligada. Em caso de desregulação, a condução com a
SensorHand Speed ligada poderia colocar em perigo a vida dos outros condutores.
Cuidado:
Se a SensorHand Speed estiver equipada com um fecho de punho é necessário, an-
tes da utilização, posicionar os componentes de preensão de forma que uma rotação
ligeira não resulte no desprendimento da mão da prótese!
Nem em todos os locais este produto pode ser eliminado no lixo doméstico indiferenciado. A eliminação que não cumpra as disposições nacionais referentes à eliminação poderá ter consequências nocivas no ambiente e na saúde. Observe as indicações dos organismos nacionais responsáveis pelo processo de devolução e de
recolha.
4 Assistência
Visto todas as peças mecânicas móveis estarem sujeitas a desgaste, é necessário efectuar
uma manutenção anual. Nesta a SensorHand Speed é vericada no seu todo pelo Serviço
de Assistência Myo da Ottobock e, se necessário, reajustada e lubricada. Além disso serão
substituídas as peças de desgaste, se necessário.
5 Fornecimento
1 unidade mão sensor Speed
1 unidade manual de instruções 647H495
6 Descrição e função
A mão sensor Speed da Ottobock é uma mão protésica myo-eléctrica, controlável que se destaca através de um nível excepcionalmente alto de rapidez de preensão em combinação com
um sensível e inovativo conceito de controlo. A mão sensor Speed da Ottobock está equipada
com a tecnologia de auto-preensão SUVA1, com a função de preensão exível (FlexiGrip) e
também com uma função programada.
O controlo DMC (Dynamic Mode Control) proporcional possibilita ao utilizador controlar a rapidez e a força de preensão proporcionalmente ao nível do sinal muscular. Alterando a intensidade do sinal muscular, tanto a rapidez como a força de preensão se adaptam imediatamente a
essa mudança.
A tomada coaxial da 8E38=8* SensorHand Speed está assinalada com um anel cor-de-laranja, o cabo de ligação da SensorHand Speed 8E39=8* ou 8E41=8* está assinalado com uma
manga cor-de-laranja.
1 Desenvolvido pela Otto Bock Healthcare Products GmbH em colaboração com Schweizerischen Unfall Versicherungs Anstalt, SUVA (Agên-
cia de Seguros Suíça)
84 | Ottobock SensorHand Speed
Page 85
6.1 Tecnologia sensor SUVA
A tecnologia do sensor SUVA (Fig. 1) integrada no polegar reconhece instantaneamente se um
objecto seguro começa a deslizar. Nesse caso, o sistema aumenta automatica e paulatinamen-
te a força de preensão até que o objecto que rmemente seguro.
6.2 Função FlexiGrip
A função FlexiGrip permite ao utilizador alterar passivamente a posição de um objecto seguro
na mão sem ter necessidade de abrir e fechar a mão com o controlo myo-eléctrico. Quando
se move um objecto na mão protésica, os dedos adaptam-se automaticamente à nova conguração geométrica da preensão, como se fosse uma mão natural. A preensão reage, então,
exivelmente.
6.3 Função programática
A m de se obter uma melhor adaptação para o utilizador, existem seis programas à disposição. Estes programas são caracterizados por terem chas codicadas de cores diferentes
(Fig. 2). A SensorHand Speed vem equipada de fábrica com uma cha de codicação preta e
pré-congurada com o programa 1. Para seleccionar o programa, ligue o 757T13 MyoSelect.
Se preferir seleccionar os programas com a cha de codicação, também o pode fazer.
6.4 Ligar/desligar a mão sensor Speed
Através de pressão na luva cosmética pode-se accionar o interruptor integrado no controlo
electrônico.
zona pressão na mão: função ligar (Fig. 3)
zona polegar: função desligar (Fig. 4)
7 Ajuste do(s) electrodo(s)
A melhor função da mão sensor Speed com a tecnologia sensor SUVA se obtém através de
um posicionamento ideal e ajuste dos electrodos. Isto se consegue, sem inconvenientes, com o
MyoBoy 757M10/757M11=X-CHANGE=X-CHANGE da Ottobock.
Deve-se observar que as áreas de contacto dos eléctrodos estejam, se possível, apoiadas integralmente sobre a pele intacta. Se forem observados distúrbios devidos a aparelhos eléctricos,
a posição dos eléctrodos deverá ser vericada e, se necessário, modicada. Se os distúrbios
não puderem ser eliminados, dirija-se ao Myo-Service da Ottobock.
Atenção!
Durante as regulações dos eléctrodos, o paciente tem de fazer pausas, caso
contrário a fadiga muscular provoca resultados irregulares e, como consequência, o
terapeuta tende a regular os eléctrodos de forma demasiado sensível.
Programas de controlo 1, 5 e 6:
Seleccionar no programa MyoSoft ou PAULA a variante de programa desejada. Ajustar cada
electrodo de forma a que a pessoa consiga manter o sinal muscular logo acima do valor HIGH
durante aproximadamente dois segundos (Fig. 7, Pos. 1).
Programa de controlo 2:
Seleccionar no programa MyoSoft ou PAULA a variante de programa desejada. Ajustar cada
electrodo de forma a que a pessoa consiga manter o sinal muscular logo acima do valor LOW
durante aproximadamente dois segundos (Fig. 7, Pos. 2).
SensorHand Speed Ottobock | 85
Page 86
Programa de controlo 3:
Seleccionar no programa MyoSoft ou PAULA a mão sensor no modo controlo variável. O electrodo deve ser ajustado de tal forma a que o utilizador consiga manter o sinal muscular logo
acima do valor ON durante aproximadamente dois segundos (Fig. 8).
Programa de controlo 4:
Seleccionar no programa MyoSoft ou PAULA a mão sensor no modo controlo variável. O electrodo deve ser ajustado de tal forma a que o utilizador consiga manter o sinal muscular logo
acima do valor HIGH durante aproximadamente dois segundos (Fig. 7, Pos. 1).
Indicação para a Fig. 7 e Fig . 8: nos programas de controlo 3 e 4 somente levar em consideração um sinal muscular !
8 Tipos de função
Para determinar o programa de controlo desejado deve-se inserir as respectivas chas codicadas (Fig. 2)
13E184=1 (branco) 13E184=3 (verde) 13E184=5 (amarela) 13E184=8 (preto)
13E184=2 (vermelha) 13E184=4 (azul) 13E184=6 (violeta)
Todos os tipos de função podem ser ajustados com o MyoSelect 757T13, se a cha codicada
preta 13E184=8 for inserida no sistema electrónico de ajuste da mão sensor Speed. Um ajuste
de velocidade da mão sensor Speed com o MyoSelect 757T13 pode ser feito com qualquer cha codicada. Favor ler o manual de instrucções 647G131.
Retirar o anel de segurança da mão interna antes de mudar a cha codicada. Retirar parcialmente a mão interna. Mudar a cha codicada (Fig. 2)
Recolocar a mão interna e o anel de segurança.
Para que o sistema reconheça o novo código, é necessário retirar brevemente e voltar a colocar o acumulador (Reset). Há dez variantes de programas de controlo à disposição.
9 Quadro sinóptico dos programas de controlo
programa de controlo 1 abertura fecho indicação
sensor DMC plus
Ficha de codicação
branca
dois electrodos
programa de controlo 2 abertura fecho indicação
auto-controlo
entrada baixa
(LowInput)
cha codicada
vermelha
dois electrodos
auto-controlo
entrada baixa
(LowInput)
cha codicada
vermelha
um electrodo e um
interruptor opcional da
Ottobock
86 | Ottobock SensorHand Speed
myo-sinal para o
electrodo
velocidade:
proporcional
myo-sinal para o
electrodo
velocidade:
proporcional
myo-sinal para o
electrodo
velocidade:
proporcional
myo-sinal para o
electrodo
velocidade:
proporcional
myo-sinal sobre o
electrodo digital
(sinal breve em
qualquer nível )
velocidade:
constante
sinal para o interruptor
velocidade:
constante
programa de controlo
preferível para
amputados com 2 sinais
musculares fortes
para amputados com 2
sinais musculares débeis
para amputados com
apenas 1 músculo e sinal
muscular débil
Page 87
programa de controlo 2 abertura fecho indicação
auto-controlo
entrada baixa
(LowInput)
cha codicada
vermelha
um interruptor opcional
MyoBock
programa de controlo 3 abertura fecho indicação
auto-controlo
cha codicada verde
a mão abre enquanto
o interruptor estiver activado
velocidade:
constante
myo-sinal rápido e sustentado para o electrodo
a mão fecha automaticamente assim que o
interruptor for desactivado
velocidade:
constante
descontracção muscular muito lenta para o
electrodo: a mão ca
aberta
para amputados com
sinal muscular débil ou
sem nenhum sinal
para amputados com
apenas 1 músculo e sinal
muscular bastante débil
um electrodo
auto-controlo
cha codicada verde
um interruptor opcional
MyoBock
programa de controlo 4 abertura fecho indicação
controlo variável
cha codicada azul
um electrodo
controlo variável
cha codicada azul
um componente de controlo Linear
velocidade:
constante
a mão abre enquanto
o interuptor estiver activado
velocidade:
constante
velocidade e tensão da
contracção muscular ao
electrodo
velocidade:
proporcional
velocidade e potência
da tensão no componente de controlo Linear
velocidade:
proporcional
descontracção muscular rápida para o electrodo: a mão fecha
velocidade:
constante
a mão fecha automaticamente assim que o
interruptor for desactivado
velocidade:
constante
velocidade e tensão da
descontracção muscular ao electrodo
velocidade:
proporcional
velocidade da diminuição na tensão do
componente do controlo
Linear
velocidade:
proporcional
para amputados com um
debilíssimo ou mesmo
sem nehum sinal muscular
para amputados com
apenas 1 músculo e sinal
muscular forte ou com
tendência a uma co-contracção
para amputados com um
debilíssimo ou mesmo
sem sinal muscular
SensorHand Speed Ottobock | 87
Page 88
programa de controlo 5 abertura fecho indicação
duplo variável
cha codicada ama-
rela
velocidade e potência
da tensão da contracção muscular no primeiro electrodo
velocidade e potência da
tensão da descontracção muscular no primeiro electrodo
controlo para amputados com 2 sinais musculares fortes
dois electrodos
programa de controlo 6 abertura fecho indicação
sensor DMC plus
cha codicada violeta
dois electrodos
velocidade:
proporcional
myo-sinal para o
electrodo
velocidade:
proporcional
velocidade:
proporcional
força de preensão proporcional ao nível do sinal muscular no segundo
electrodo
myo-sinal para o
electrodo
velocidade:
proporcional
programa de controlo
para amputados com 2
sinais musculares fortes
sensor SUVA e FlexiGrip,
desconectáveis
Todas as forças de preensão (por ex. 100 N ~ 10 Kp) são valores aproximados fornecidos
apenas para esclarecer o princípio de funcionamento dos diversos programas.
9.1 Programa de controlo 1: auto-preensão DMC plus
Ficha de codicação branca
controlo com 2 electrodos
Este sistema de controlo oferece o controlo DMC e ainda a tecnologia de sensor “SUVA” integrada de auto-preensão. O nível da velocidade e força de preensão é determinado pela potência do sinal muscular Myo (resultados da contracção muscular ).
Abertura: controlada proporcionalmente pelo electrodo de abertura
Fecho: controlado proporcionalmente pelo electrodo de fecho
Exemplo 1: Um sinal muscular bastante fraco resulta numa preensão também fraca (10 N)
ao objecto. Se o sensor reconhecer que o objecto está a escorregar, irá
automaticamente aumentar a força de preensão até mais de 50% da potência
inicial (15 N).
A função FlexiGrip é activada quando uma força de 20 N é usada para mover
um objecto colocado na mão. Assim que o objecto estiver reposicionado, a
mão sensor Speed volta a utilizar a força de preensão inicial.
Exemplo 2: Um sinal muscular bastante forte resultará numa preensão com mais
força ao objecto. Se o sensor reconhecer que o objecto está a escorregar,
irá automaticamente aumentar a força de preensão até que o objecto
esteja rmemente seguro (até ao máximo de 100 N).
A função FlexiGrip é activada quando uma força de 130 N é usada para mover
um objecto colocado na mão. Assim que o objecto estiver reposicionado, a
mão sensor Speed volta a utilizar a força de preensão inicial.
88 | Ottobock SensorHand Speed
Page 89
programa de controlo 1: auto-preensão mais DMC (cha de codicação branca)
abertura fecho força inicial
myo-sinal para o
electrodo
velocidade:
proporcional
de 15 mm/s a
300 mm/s
myo-sinal para o
electrodo
velocidade:
proporcional
de 15 mm/s a
300 mm/s
de pressão
proporc.:
de 0 N a
100
auto-preensão
aumento da força de
preensão
proporcional:
até 50% superior à
força de preensão
inicial
ou seja, se a força
inicial for de 10 N,
esta irá aumentar
o necessário até
15 N
função Flexi-Grip
ocorre quando a força
da deslocação for
superior à força da
preensão
ecaz entre 20 N
e 130 N
Independentemente do aumento da força de preensão o amputado pode sempre se sobrepor à
característica de auto-preensão com um sinal muscular mais forte e aumentar a força de preensão até ao máximo de 100 N.
Nota: Com uma breve “abertura” no impulso tanto a auto-preensão da força
de preensão como a função FlexiGrip podem, a qualquer momento, ser
desactivadas.
9.2 Programa de controlo 2: auto-controlo – entrada baixa (LowInput)
cha codicada vermelha
controlo com 2 electrodos, 1 electrodo e 1 interruptor ou
1 interruptor
A mão fecha com a rapidez máxima e segura o objecto com a intensidade mínima de força
(10 N).
Se o sensor reconhecer que o objecto está a escorregar, irá automaticamente aumentar a força de preensão até ao máxino de (100 N), se necessário.
A FlexiGrip é ecaz a partir da força de preensão máxima. Na ausência de peso a mão sensor
Speed volta a utilizar a força de preensão inicial.
9.2.1 Controlo com 2 electrodos:
Abertura: controlada proporcionalmente pelo electrodo de abertura
Fecho: com rapidez máxima por um breve sinal muscular num nível opcional para um
valor ON pelo electrodo de fecho
programa de controlo 2: auto-controlo por 2 electrodos – entrada baixa (LowInput) (cha codicada
abertura fecho força inicial
myo-sinal para o
electrodo
velocidade:
proporcional
de 15 mm/s a
300 mm/s
SensorHand Speed Ottobock | 89
vermelha)
myo-sinal para o
electrodo digital
(breve sinal num nível
opcional)
velocidade:
constante
300 mm/s
de preensão
10 N até uma máx. de
auto-preensão
aumento da força
de preensão
100 N
função Flexi-Grip
ecaz a partir da
força de preensão
máxima
Page 90
9.2.2 Controlo com 1 electrodo e 1 interruptor
Abertura: controlada proporcionalmente pelo electrodo de abertura
Fecho: com máxima rapidez pela acção do interruptor
Nota: Ligar o o vermelho/branco no cabo de conexão 13E99 à posição 2 do cabo
coaxial 9E169 (Fig. 5: (1) cabo de conexão do acumulador, (2) electrodo, (3)
o vermelho/branco do cabo de conexão 13E99)
programa de controlo 2: auto-controlo pelo electrodo e interruptor – baixa entrada (LowInput) (cha
abertura fecho força inicial
myo-sinal para o
electrodo:
a mão abre
velocidade:
proporcional
de 15 mm/s a
300 mm/s
codicada vermelha)
sinal para o
interruptor:
a mão fecha
velocidade:
constante
300 mm/s
de preensão
10 N até ao máx. de 100 N ecaz a partir da
auto-preensão
aumento da força de
preensão
função Flexi-Grip
força de preensão
máxima
9.2.3 Controlo com 1 interruptor:
Este programa de controlo pode ser usado com qualquer um dos interruptores MyoBock da
Ottobock.
Abertura: à velocidade máxima; sempre que a posição 1 do interruptor estiver activada:
a mão permanece aberta
Fecho: à velocidade máxima; sempre que a posição 2 do interruptor estiver activada
programa de controlo 2: auto-controlo por interruptor – baixa entrada (LowInput) (cha codicada
abertura fecho força inicial
a mão abre sempre
que a posição1 do
interruptor estiver
accionada
velocidade:
constante 300 mm/s
vermelha)
sinal para a posição
2 do interruptor:
a mão fecha
velocidade:
constante 300 mm/s
de preensão
10 N até ao máx. de
auto-preensão
aumento da força
de preensão
100 N
função Flexi-Grip
ecaz a partir da
força de preensão
máxima
9.3 Programa de controlo 3: auto-controlo
cha codicada verde
controlo com 1 electrodo,
1 componente de controlo Linear
ou 1 interruptor
A mão fecha na velocidade máxima e agarra o objecto com a força de preensão mínima (10 N).
Se o sensor sentir alguma alteração da posição, irá automatica e progressivamente aumentar
a força de preensão ao máximo (max. 100 N) .
A FlexiGrip torna-se ecaz a 130 N. Na ausência de peso a mão sensor Speed volta a utilizar a
força de preensão inicial.
90 | Ottobock SensorHand Speed
Page 91
9.3.1 Controlo com 1 electrodo:
Abertura: à velocidade máxima com um sinal muscular constante e rápido ao electrodo
Fecho: à velocidade máxima com uma descontracção rápida do músculo
Paragem: através de uma descontracção muscular bastante lenta ao electrodo: a mão
pára na posição aberta
Exemplo 1: após a abertura da mão, o amputado descontrai bem lentamente o músculo. A
posição de abertura permanece inalterada.
Exemplo 2: após a abertura da mão, o amputado descontrai o músculo o mais rapidamente
possível. A mão fecha automaticamente com a velocidade máxima e começa a
agarrar o objecto a 10 N.
Se o sensor sentir alguma alteração da posição, irá automaticamente fazer o
reajuste da força de preensão até ao máximo (100 N), se necessário.
programa de controlo 3: auto-controlo por 1 electrodo (cha codicada verde)
abertura fecho força
myo-sinal rápido e
sustentado para o
electrodo
descontracção bastante
lenta para o electrodo:
a mão permanece aberta
descontracção muscular
rápida para o electrodo:
a mão fecha
inicial de
preensão
10 N até ao máx. de
auto-preensão
aumento da força
de preensão
100 N
função Flexi-Grip
ecaz a partir da
força de preensão
máxima
velocidade:
constante
300 mm/s
velocidade:
constante
300 mm/s
9.3.2 Controlo com 1 componente de controlo Linear:
Abertura: com velocidade máxima através da tensão rápida ao componente de controlo Linear
Fecho: com velocidade máxima através da rápida diminuição da tensão ao componente do
controlo Linear
Paragem: através da bem lenta diminuição da tensão ao componente de controlo Linear: a
mão permanece aberta
Exemplo 1: após a abertura o amputado afrouxa bem lentamente a tensão do componente de
controlo Linear
A posição de abertura permanece inalterada.
Exemplo 2: após a abertura da mão o amputado afrouxa a tensão do componente do controlo
Linear com velocidade rápida.
A mão fecha automaticamente com velocidade máxima e começa a agarrar o
objecto a 10 N.
Se o sensor sentir alguma alteração da posição, irá automaticamente fazer o
reajuste da força de preensão até ao máximo (100 N), se necessário.
SensorHand Speed Ottobock | 91
Page 92
programa de controlo 3: auto-controlo 1 componente do controlo Linear (cha codicada verde)
abertura fecho força
tensão com
velocidade máxima
no componente de
controlo Linear
velocidade:
constante
300 mm/s
diminuição bastante lenta
da tensão no componente
de controlo Linear: a mão
pára na posição aberta
aumento rápido da tensão
no componente do controlo
Linear: a mão fecha
velocidade:
constante
300 mm/s
inicial de
preensão
10 N até ao máximo de
auto-preensão
aumento da força
de preensão
100 N
função
Flexi-Grip
ecaz a partir
da força de
preensão
máxima
9.3.3 Controlo com 1 interruptor:
Abertura: à velocidade máxima enquanto o interruptor estiver accionado
Fecho: após desligar o interruptor, a mão fecha automaticamente à velocidade máxima e
começa a agarrar o objecto com uma força de preensão de 10 N
Nota: Ligar o o vermelho/branco do cabo de conexão 13E99 na posição 1 da cha coaxial
9E169 (Fig. 6: (1) cabo de conexão do acumulador, (2) o vermelho/branco do cabo
de conexão 13E99).
programa de controlo 3: auto-controlo por 1 interruptor (cha codicada verde)
abertura fecho força inicial
permanece
aberta enquanto o
interruptor estiver
ligado
velocidade:
constante 300 mm/s
fecha
automaticamente
quando o interruptor
for desligado
velocidade:
constante 300 mm/s
de preensão
10 N até ao máximo de
auto-preensão
aumento da força
de preensão
100 N
função Flexi-Grip
ecaz a partir da
força de preensão
máxima
9.4 Programa de controlo 4: controlo variável
cha codicada azul
controlo com 1 electrodo
ou 1 elemento linear de ajuste
Neste programa, a velocidade de abertura é determinada pelo nível e pela rapidez da contracção muscular. A velocidade de fecho depende da redução da contracção muscular.
A FlexiGrip torna-se ecaz com a força de preensão máxima. Na ausência de peso a mão sensor Speed volta a utilizar a força de preensão inicial.
Abertura: proporcional. A rapidez e a força da contracção muscular determinam a
velocidade da abertura da mão.
Fecho: proporcional. A rapidez e a intensidade de descontracção muscular determinam
a velocidade do fecho da mão. Isto também afecta o nível da força de preensão
máxima.
Paragem: através de uma descontracção bastante lenta ao electrodo, a mão pára na
posição aberta
Exemplo 1: após a abertura da mão, o amputado descontrai lentamente o músculo. O
fechamento da mão se dá analogamente à duração da descontracção muscular
92 | Ottobock SensorHand Speed
Page 93
com uma velocidade bastante lenta. A mão irá agarrar com suavidade a 10 N.
Não existe qualquer outra função de auto-preensão.
Exemplo 2: após a abertura da mão, o amputado descontrai rapidamente o músculo. A
mão fecha rapidamente e começa a agarrar o objecto a 10 N. Se o sensor
sentir alguma alteração da posição, irá automaticamente fazer o reajuste da
força de preensão até ao máximo (100 N), se necessário.
programa de controlo 4: controlo variável por 1 electrodo (cha codicada azul)
abertura fecho força
rapidez e nível da
contracção muscular
ao electrodo
velocidade:
proporcional
de 15 mm/s a 300
mm/s
rapidez e nível da
descontracção
muscular ao electrodo
velocidade:
proporcional
de 15 mm/s a
300 mm/s
inicial de
preensão
10 N
10 N
auto-preensão
aumento da força
de preensão
à velocidade de
fecho baixa-média:
nenhuma
à velocidade de
fecho média-alta: até
ao máximo de 100 N
função Flexi-Grip
à velocidade de fecho
baixa-média: ecaz
a 15 N
à velocidade de fecho
média-alta: ecaz
a partir da força de
preensão máxima
9.4.1 Controlo com 1 componente de controlo Linear
Abertura: proporcional. A velocidade de abertura será determinada pela rapidez e nível
da tensão ao componente de controlo Linear
Fecho: proporcional. A velocidade de fecho será determinada pela rapidez da
diminuição da tensão do componente de controlo Linear. Com isto selecciona
também o nível da força de preensão máxima.
Paragem: através da bem lenta diminuição da tensão ao componente de controlo Linear:
a mão pára na posição aberta.
Exemplo 1: após a abertura da mão o amputado afrouxa lentamente a tensão do componente
de controlo Linear.
O fechamento da mão se dá analogamente à duração da descontracção
muscular com velocidade lenta. O objecto será agarrado com pouca força (10
N). Não há qualquer outra função de auto-preensão.
Exemplo 2: após a abertura da mão o amputado afrouxa com velocidade rápida a tensão
do componente de controlo Linear. A mão fecha com uma velocidade rápida e
começa a agarrar o objecto a uma força de preensão a 10 N. Se o sensor sentir
alguma alteração da posição, irá automaticamente fazer o reajuste da força de
preensão até ao máximo (100 N), se necessário.
programa de controlo 4: controlo variável por 1 componente de controlo Linear (cha codicada azul)
abertura fecho força
rapidez e nível
da tensão para o
componente de
controlo Linear
velocidade:
proporcional
de 15 mm/s a
300 mm/s
SensorHand Speed Ottobock | 93
rapidez da diminuição
para o componente
de controlo Linear
velocidade:
proporcional
de 15 mm/s a
300 mm/s
inicial de
preensão
10 N
10 N
auto-preensão
aumento da força
de preensão
à velocidade de
fecho baixa-média:
nenhuma
à velocidade de
fecho média-alta: até
ao máximo de 100 N
função Flexi-Grip
à velocidade de fecho
baixa-média:
ecaz a partir de
15 N
à velocidade de fecho
média-alta: ecaz
a partir da força de
preensão máxima
Page 94
9.5 Programa de controlo 5: duplo variável
cha codicada amarela
controlo com 2 electrodos
Neste programa, a velocidade de abertura é determinada pelo nível e pela rapidez da contracção muscular. A velocidade de fechamento depende, até atingir a força de preensão mínima
de aprox. 10 N, da rapidez da descontracção muscular. A força de preensão será determinada
através do sinal muscular nal ou simultâneo no segundo electrodo.
A FlexiGrip torna-se ecaz dependendo da força de preensão inicial respectivamente menor
sobre o aumento da força de preensão máxima. Na ausência de carga a mão sensor Speed
assume a força de preensão anterior.
Electrodo 1:
Abertura: proporcional. A velocidade de abertura será determinada pela velocidade e
nível da contracção muscular.
Fecho: proporcional. A rapidez de fechamento será determinada pela velocidade e
nível da decontracção muscular. A força de tensão alcança aproximadamente
10 N.
Paragem: através da descontracção muscular bastante lenta pelo electrodo. A mão
permanece aberta.
Electrodo 2:
Preensão: a montagem da força de preensão será determinada através do nível do
sinal muscular no segundo electrodo. A força de preensão máxima alcança
aproximadamente 100 N.
Exemplo 1: após a abertura o amputado descontrai o músculo na velocidade desejada. O
fechamento da mão se dá proporcionalmente à velocidade da descontracção
muscular. O objecto será agarrado com a força de preensão máxima (10 N).
A FlexiGrip torna-se ecaz a 20 N. Na ausência de carga a mão sensor Speed
assume novamente a força de preensão mínima.
Exemplo 2: após agarrar, como descrito no ex. 1 acima, o objecto deve estar seguro
com uma força de preensão máxima. Com isto, o amputado produz um sinal
muscular no segundo electrodo. Porporcionalmente uma força de preensão
pode ser realizada entre 10 N e 100 N. Havendo uma alteração da posição
do objecto agarrado, a força de preensão irá automaticamente aumentar até
aproximadamente 50% da potência inicial. A FlexiGrip torna-se ecaz em
aproximadamente 100% da potência inicial até uma de 130 N. Na ausência de
carga a mão sensor Speed volta a assumir a força de preensão inicial.
94 | Ottobock SensorHand Speed
Page 95
programa de controlo 5: duplo variável por 2 electrodos (cha codicada amarela)
abertura fecho força de
fecho:
velocidade e nível
da contracção
muscular no
primeiro electrodo
velocidade e nível
da descontracção
muscular no primeiro
electrodo
preensão
inicial
10 N
auto-preensão
aumento
da força de
preensão
nenhum aumento
da força de
preensão
função Flexi-Grip
a partir de 20 N
velocidade:
proporcional
de 15 mm/s a
300 mm/s
velocidade:
proporcional
de 15 mm/s a
300 mm/s
montagem da força de
preensão:
força de preensão
dependente do nível
do sinal muscular no
segundo electrodo.
força de preensão:
proporcional
de 10 N a
130 N
proporcional:
de 10 N a
100 N
proporcional:
até ao máximo de
50% da força de
preensão inicial
dependendo
da força de
preensão inicial
respectivamente
menor sobre o
aumento da força de
preensão máxima
ecaz: min. a partir
de 20 N
máx. a partir de
130 N
9.6 Programa de controlo 6: DMC, desligável
cha codicada violeta
controlo com 2 electrodos
Este controlo corresponde ao programa de controlo 1, porém os sensores SUVA e a função
FlexiGrip estão desactivados momentaneamente.
9.6.1 Ligar/desligar o sensor SUVA e a função FlexiGrip
Para agarrar objectos moles (por ex. espuma, esponja) ou exíveis (por ex. ferramentas como
pinça) o sensor SUVA pode ser desactivado manualmente. Contudo a mão sensor Speed deve
ser aberta até o limitador, e, com um sinal muscular deixá-la aberta a um nível desejado. Simultaneamente pressionar um pouco o sensor SUVA (Fig. 1) (apertar contra um objecto duro). Um
breve sinal de vibração conrma o desligar. Para ligar o sensor SUVA proceder da maneira in-
versa. Dois breves sinais de vibração conrmam o accionamento do sensor SUVA.
Nota :
Prestar atenção ao sensor SUVA desligado, pois a força de preensão não se ajusta
automaticamente. Portanto, objectos agarrados poderiam escorregar da mão.
Após a colocação do acumulador, o utilizador é informado sobre o actual modo através de sinais de vibração.
uma vez sinal de vibração: sensor desligado
duas vezes sinal de vibração: sensor ligado
SensorHand Speed Ottobock | 95
Page 96
10 Manuseamento das baterias
A SensorHand Speed deve ser utilizada exclusivamente com baterias completamente carregadas. Deverá estar disponível uma segunda bateria carregada para troca. Uma gestão de
baterias inteligente informa o paciente sobre o estado de carga decrescente da bateria através
da redução da velocidade da mão ou da diminuição da força de preensão. Simultaneamente, a
bateria é protegida contra a descarga completa, que é prejudicial.
Para a operação da SensorHand Speed recomenda-se a utilização do EnergyPack (757B20)
para poder aproveitar a capacidade total durante um período de tempo maior.
A SensorHand Speed pode ser operada com o EnergyPack (757B21) ou com o MyoEnergy
Integral (757B25=*, 757B35=*), porém com limitações de capacidade.
Para obter informações mais detalhadas sobre o manuseamento das baterias, consulte a informação incluída com as baterias.
Atenção:
Se a SensorHand Speed detectar um EnergyPack (757B20, 757B21) ou um
MyoEnergy Integral (757B25=*, 757B35=*) carregado, comuta automaticamente
para a tecnologia de bateria Li-Ion. Em seguida, o sistema deverá apenas ser utilizado com esta tecnologia. Porém, se for utilizado um X-ChangePack (757B15) já não
será possível utilizar plenamente a sua capacidade. O retorno para a operação com
o X-ChangePack é possível com o MyoSelect (757T13).
Por motivos de segurança operacional e de abilidade deverão ser utilizadas exclusivamente as baterias 757B20, 757B21, 757B25=*, 757B35=* ou 757B15.
O produto é entregue congurado para o funcionamento com bateria NiMH.
11 Dados técnicos
Corrente de repouso 2 mA
Temperatura de serviço 0 – 70 °C
Amplitude de abertura 100 mm
Velocidade proporcional 15 – 300 mm/s
Força de preensão proporcional 0 – aprox. 100 N
Alimentação de tensão EnergyPack 757B20 (7,2 V)
Vida útil do componente de preensão 5 anos
Vida útil da bateria 2 anos
Com limitações:
EnergyPack 757B21 (7,2 V)
MyoEnergy Integral 757B25=*, 757B35=* (7,4 V)
X-ChangePack, bateria de substituição NiMH 757B15 (6 V)
12 Responsabilidade
A Otto Bock Healthcare Products GmbH, adiante denominada fabricante, apenas se responsabiliza se as orientações e normas relativas à adaptação e ao emprego do produto, assim como as
orientações relativas aos cuidados e aos intervalos da manutenção do produto, forem cumpridas.
O fabricante chama expressamente a atenção para o facto de que esse produto apenas pode
ser utilizado em combinação com componentes (veja nas instruções de utilização e nos catálogos) autorizados pelo fabricante. O fabricante não se responsabiliza por danos resultantes da
utilização de combinações de componentes (incluindo produtos de terceiros) ou de aplicações
por ele não autorizadas.
O produto somente poderá ser aberto e consertado por pessoal técnico autorizado da Ottobock.
96 | Ottobock SensorHand Speed
Page 97
13 Limpeza e cuidados
Em caso de sujeira, limpar o produto com um pano macio e úmido, e sabão suave (por ex.,
Derma Clean 453H10=1 da Ottobock). Atente para que o produto não seja danicado e para
que não haja a penetração de líquidos no componente do sistema.
Em seguida, secar o componente de prótese com um pano macio.
14 Conformidade CE
Este produto preenche os requisitos da Directiva 93/42/CEE para dispositivos médicos. Em
função dos critérios de classicação para dispositivos médicos, conforme o anexo IX da Directiva, o produto foi classicado como pertencente à Classe I. A Declaração de Conformidade,
portanto, foi elaborada pela Ottobock, sob responsabilidade exclusiva, de acordo com o anexo VII da Directiva.
15 Marcas comerciais
Todas as designações mencionadas no presente documento anexo estão sujeitas de forma
irrestrita às determinações do respectivo direito de marcas e dos direitos dos respectivos proprietários.
Todos os nomes comerciais, nomes de rma ou marcas aqui citados podem ser marcas registradas e estar sob os direitos dos respectivos proprietários.
A falta de uma identicação explícita das marcas utilizadas neste documento anexo não pode
servir de base conclusiva de que uma designação esteja isenta de direitos de terceiros.
SensorHand Speed Ottobock | 97
Page 98
Nederlands
Datum van de laatste update: 2015-04-07
• Lees dit document aandachtig door.
• Neem de in dit begeleidende document aangegeven veiligheidsvoorschriften en voorzorgsmaatregelen in acht.
• Wanneer u bij de ingebruikneming, het gebruik of het onderhoud van het product hulp nodig hebt, het product zich anders gedraagt dan u verwacht of zich andere problemen voordoen, neem dan contact op met de fabrikant (zie de achterzijde van dit begeleidende document voor het adres van de fabrikant).
Neem het product alleen in gebruik in overeenstemming met de informatie uit de begeleidende documentatie.
1 Toepassingsgebied
1.1 Medisch doel
De 8E38=8*, 8E39=8* en 8E41=8* Ottobock SensorHand Speed mogen uitsluitend worden
gebruikt als onderdeel van exoprothesen voor de bovenste ledematen.
1.2 Gebruik
De 8E38=8*, 8E39=8* en 8E41=8* Ottobock SensorHand Speed kunnen zowel worden gebruikt voor eenzijdig als voor tweezijdig geamputeerde patiënten.
1.3 Gebruiksvoorwaarden
De 8E38=8*, 8E39=8* en 8E41=8* Ottobock SensorHand Speed zijn ontwikkeld voor het verrichten van dagelijkse activiteiten en mogen niet worden gebruikt voor bijzondere activiteiten zoals extreme sporten (bijv. klimmen, paragliding, enz.).
De 8E38=8*, 8E39=8* en 8E41=8* Ottobock SensorHand Speed is uitsluitend bedoeld voor
gebruik door één persoon. Het product is door de fabrikant niet goedgekeurd voor gebruik door
een tweede persoon.
1.4 Kwalicatie van de orthopedisch instrumentmaker
De 8E38=8*, 8E39=8* en 8E41=8* Ottobock SensorHand Speed mogen alleen bij patiënten
worden aangemeten door orthopedisch instrumentmakers die door Ottobock zijn opgeleid en
gecerticeerd voor het gebruik van MyoBock componenten.
2 Veiligheidsinstructies
Het niet opvolgen van onderstaande veiligheidsadviezen kan leiden tot foutieve
sturing of foutief functioneren van de Systeem-Elektrohand. Hieruit volgt voor de
patiënt een verhoogd risico op blessures.
• Gebruik voor het aanbrengen van de prothesehandschoen geen siliconenspray. Dit zou tot gevolg kunnen hebben dat de handschoen niet goed op zijn plaats blijft zitten. Als hulpmiddel bij
de montage adviseren wij u Ottobock Procomfort-gel 633S2 te gebruiken.
• Om het optreden van storingen in de werking van de SensorHand Speed en de aangesloten
componenten door sterke elektromagnetische straling (bijv. in de buurt van hoogspannings
leidingen, zenders, transformatoren en productbeveiligingssystemen in warenhuizen) tot een
minimum te beperken, moeten de elektroden zo ongevoelig mogelijk worden afgesteld.
98 | Ottobock SensorHand Speed
-
Page 99
• Vóór het verbreken of tot stand brengen van elektrische verbindingen (bijv. het losmaken van
de hand van de prothese) moet u het systeem altijd loskoppelen van de voeding. Haal hiervoor
de accu uit de houder of schakel de prothese uit door de knop in de laadbus in te drukken.
• Indien u met de instellingen niet het gewenste resultaat bereikt of problemen heeft met de keu
ze van een geschikt programma, neem dan contact op met Ottobock Myo-Service.
• Leer de patiënt hoe hij met de SensorHand Speed moet omgaan (zie hoofdstuk 3 “Instructies
voor de patiënt”).
• De SensorHand Speed is ontwikkeld voor het verrichten van dagelijkse activiteiten en mag
niet worden gebruikt voor bijzondere activiteiten zoals extreme sporten (bijv. klimmen, paragli
ding, enz.). Zorgvuldige behandeling van de prothese en de prothesecomponenten verlengt
niet alleen de verwachte levensduur daarvan, maar is vooral in het belang van de persoonlijke
veiligheid van de patiënt Als de prothese extreem is belast (bijv. door een val of iets dergelijks),
moet deze onmiddellijk door een orthopedisch instrumentmaker worden gecontroleerd op beschadigingen. Aanspreekpartner is de orthopedisch instrumentmaker die er verantwoordelijk
voor is dat de prothese in voorkomend geval wordt doorgestuurd naar Ottobock Myo-Service.
• Combineer het product alleen met componenten die hiervoor door Ottobock zijn goedgekeurd (combinatiemogelijkheden). Ottobock aanvaardt geen aansprakelijkheid, wanneer het
product wordt gebruikt in combinatie met andere dan de aangegeven componenten.
• Met uitzondering van de in deze gebruiksaanwijzing beschreven werkzaamheden mag u niets
aan de prothese wijzigen.
• Werkzaamheden aan de accu mogen uitsluitend worden uitgevoerd bij de Ottobock servicewerkplaatsen (niet zelf vervangen).
• Het product mag alleen worden geopend en gerepareerd en beschadigde componenten mogen uitsluitend worden gerepareerd door medewerkers van Ottobock die daarvoor zijn opgeleid en daartoe zijn geautoriseerd.
• Bij een te kleine afstand tot HF-communicatieapparaten (bijv. mobiele telefoons, Bluetoothapparaten, Wi-apparaten) is het mogelijk dat de prothese door storing in de interne datacommunicatie onverwacht gedrag gaat vertonen. Zorg er daarom voor dat u niet dichter bij
de hieronder vermelde HF-communicatieapparaten komt dan daarachter is aangegeven:
• mobiele telefoon GSM 850/GSM 900: 0,99 m;
• mobiele telefoon GSM 1800/GSM 1900/UMTS: 0,7 m;
• draadloze DECT telefoons incl. basisstation: 0,35 m;
• Wi (routers, access points,…): 0,22 m.
-
-
3 Patiënteninstructies
• Zorg ervoor dat er geen vaste deeltjes of vloeistoffen in de SensorHand Speed kunnen binnendringen.
• De SensorHand Speed mag niet worden blootgesteld aan intensieve rook, stof, mechanische trillingen en schokken of grote hitte.
• Blijf uit de buurt van hoogspanningsleidingen, zenders, transformatoren en andere bronnen
van sterke elektromagnetische straling (bijv. productbeveiligingssystemen in warenhuizen),
omdat deze straling storingen in de werking van de SensorHand Speed tot gevolg kan hebben.
• Omdat bij aanraking van de sensor de automatische nagrijpfunctie wordt geactiveerd, is het
belangrijk dat er in bepaalde situaties (bijv. bij het geven van een hand, bij het wassen en
aankleden, enz.) uiterst voorzichtig met de hand wordt omgegaan.
SensorHand Speed Ottobock | 99
Page 100
• De SensorHand Speed mag alleen worden geopend en gerepareerd en beschadigde com-
ponenten van de hand mogen alleen worden gereviseerd door de gecerticeerde Ottobock
Myo-Service.
• Wanneer de hand SensorHand Speed niet wordt gebruikt, moet deze ter bescherming van
het sensorsysteem en de mechanische onderdelen geopend worden bewaard.
• Overhandig de patiënt de patiënteninformatie 646D165 voor de SensorHand Speed.
3.1 Besturen van een motorvoertuig
Of en in hoeverre een gebruiker van een armprothese in staat is om een motorvoertuig te besturen ligt niet vast: alles hangt af van de aard van de verzorging (hoogte van de amputatie, uni- of
bilateraal, stompverhouding, soort prothese) en van de individuele vaardigheid van de gebruiker
van de armprothese. Houd u onherroepelijk aan de nationale wettelijke voorschriften voor het
besturen van voertuigen en laat om verzekeringsrechtelijke redenen door een daartoe geautoriseerde instantie controleren of en bevestigen dat u in staat bent een voertuig te besturen. Over
het algemeen raadt Ottobock aan om het voertuig door een gespecialiseerd bedrijf te laten aanpassen aan de behoeften van de prothesedrager (bijv. door montage van een stuurvork). Het
moet onherroepelijk gewaarborgd zijn dat de prothesedrager zijn voertuig met uitgeschakelde
SensorHand Speed zonder risico’s kan besturen. Wanneer er bij het rijden met ingeschakelde
SensorHand Speed besturingsfouten worden gemaakt, kunnen de medeweggebruikers in gevaar worden gebracht.
Voorzichtig:
Wanneer de SensorHand Speed is uitgerust met een polsautomaat, moet de grijp-
component vóór gebruik zo worden gepositioneerd dat een geringe verdraaiing niet tot
gevolg kan hebben dat de hand losraakt van de prothese!
Dit product mag niet overal met ongesorteerd huishoudelijk afval worden weggegooid.
Wanneer het weggooien van afval niet volgens de richtlijnen van uw land geschiedt,
kan dit schadelijke gevolgen hebben voor het milieu en de gezondheid. Let op de aanwijzingen van de in uw land verantwoordelijke autoriteiten voor teruggave- en inzamelprocedures.
4 Serviceinstructies
Omdat er bij alle bewegende mechanische onderdelen slijtageverschijnselen kunnen optreden,
is een jaarlijkse servicebeurt absoluut noodzakelijk. Daarbij wordt de complete SensorHand
Speed door de Ottobock Myo-Service gecontroleerd, eventueel bijgesteld en gesmeerd. Bovendien worden slijtagegevoelige onderdelen zo nodig vervangen.
5 Inhoud leveringspakket
1 st. SensorHand Speed
1 st. Handleiding 647H495
6 Beschrijving en functie
De Ottobock SensorHand Speed is een myoelektrisch bestuurbare prothesehand, die opvalt
door een bijzonder hoge grijpsnelheid in combinatie met een innovatief en jngevoelig besturingsconcept. De Ottobock SensorHand Speed is uitgerust met het gripstabiliserende systeem
SUVA-Sensorik1, de FlexiGrip-functie en met een programmeerfunctie.
1 Ontwikkeld door Otto Bock Healthcare Products GmbH in samenwerking met de SUVA (Schweizerischen Unfall Versicherungs Anstalt).
100 | Ottobock SensorHand Speed
 Loading...