

Page 1
JUSP-NS300
Unidad DeviceNet
Conectividad DeviceNet con funcionalidad
de posicionado.
• Conexión directa con el servodriver de la
serie Sigma-II
• Simplifica el control distribuido y la administración
de la información
• No se requieren lenguajes de programación
• Varias funciones de posicionado, incluido el modo
punto a punto (con disponibilidad de posicionado de
multivelocidad) y modo de número de estación (función de indexado)
• Todos los parámetros se configuran y mantienen
mediante un PLC o PC.
• Se pueden conectar hasta 63 servos a la red
DeviceNet
• Admite pooling de E/S y mensajes explícitos
Control de movimiento
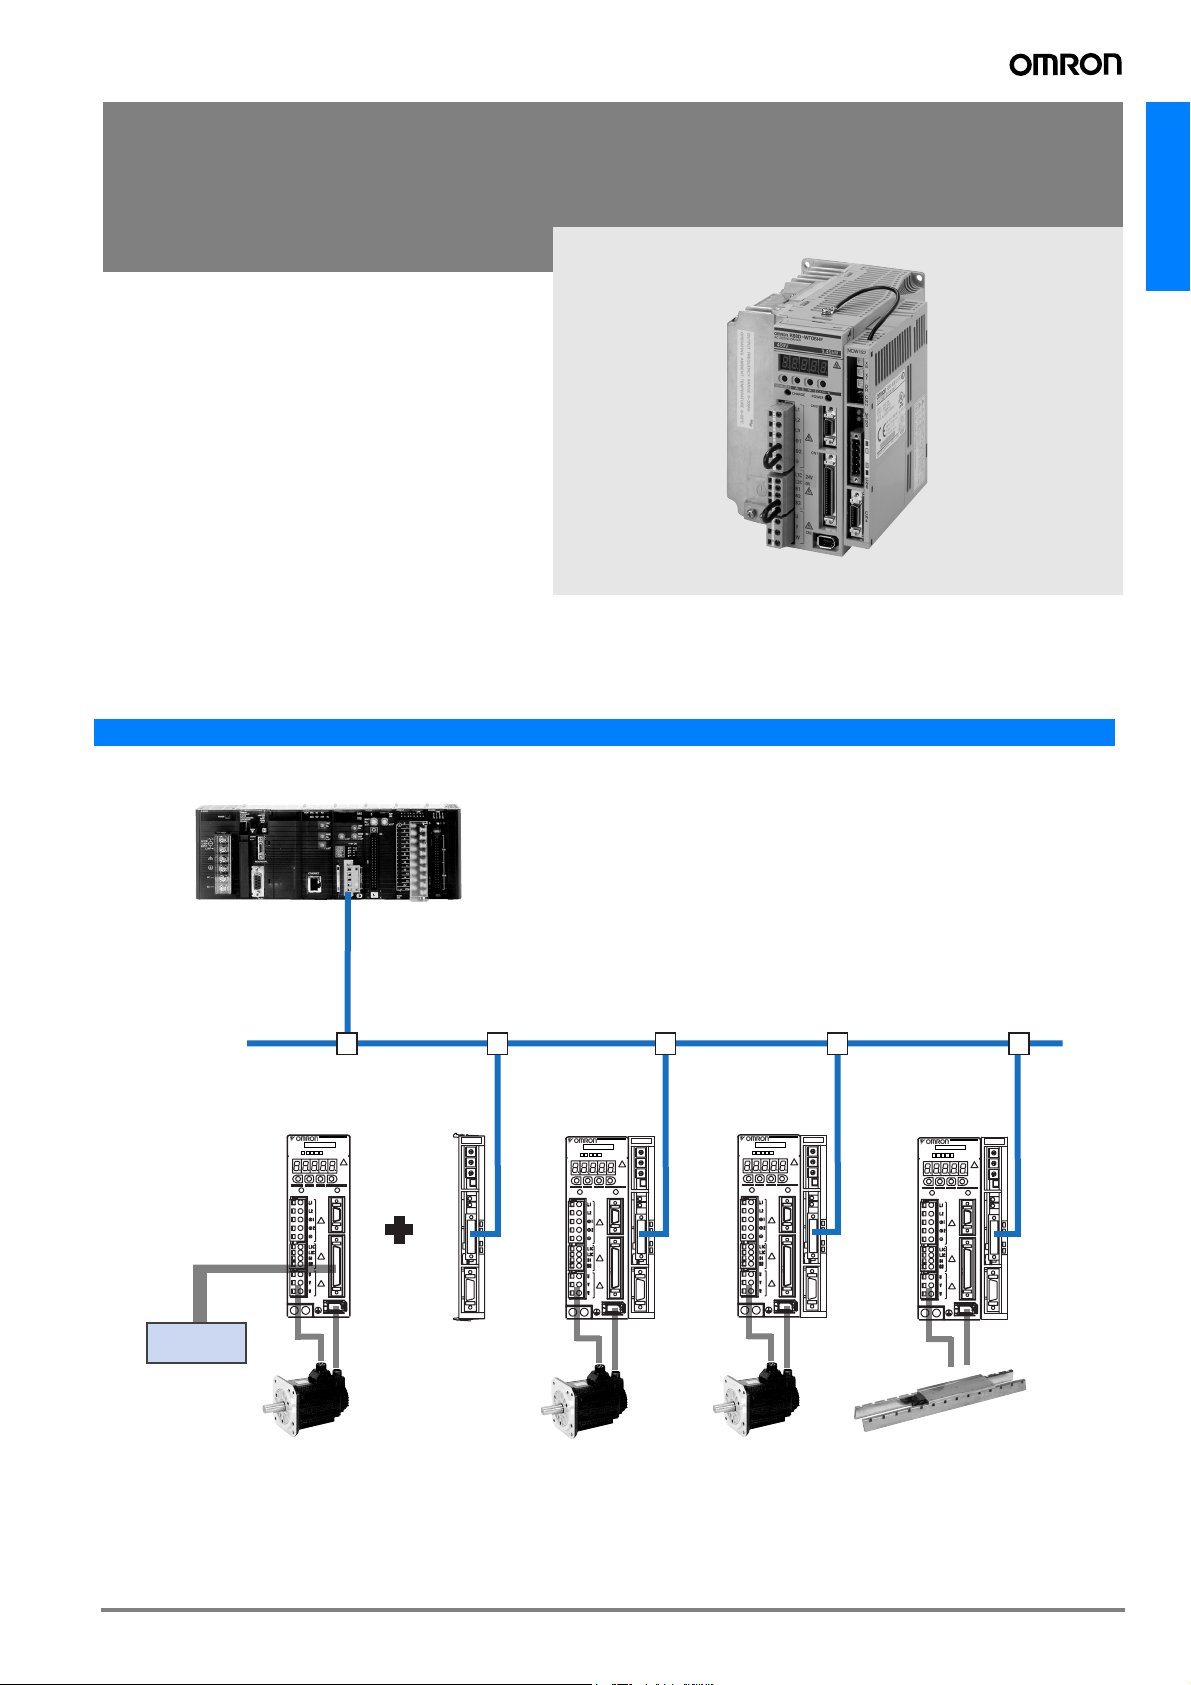
Configuración del sistema
Serie CJ1/CS1
Maestro
DeviceNet
Serie Sigma II
Servodriver
Finales de
carrera, sensores
de contacto
SERVOPACK
SGDH-
200VVer.
CHARGE POWER
CN3
CN1
CN2
JUSP-NS300
Unidad
DeviceNet
Serie Sigma II
Servomotor
DeviceNet
SERVOPACK
CHARGE POWER
CN2
NS300
7
8
6
9
0
X
5
4
10
1
3
200VVer.
2
7
8
6
9
X
0
5
4
1
1
3
2
7
8
6
9
D
0
5
R
4
1
3
2
C
N
11
M
S
CN3
N
S
CN1
SGDH-
CHARGE POWER
CN2
NS300
SERVOPACK
7
8
6
9
0
X
5
4
10
1
3
2
200VVer.
7
8
6
9
X
0
5
4
1
1
3
2
7
8
6
9
D
0
5
R
4
1
3
2
C
N
11
M
S
CN3
N
S
CN1
Serie Sigma
Motor lineal
NS300
7
8
6
9
0
X
5
4
10
1
3
2
7
8
6
9
X
0
5
4
1
1
3
2
7
8
6
9
D
0
5
R
4
1
3
2
C
N
11
M
S
N
S
SGDH-
CHARGE POWER
CN2
NS300
SERVOPACK
7
8
6
9
0
X
5
4
10
1
3
2
200VVer.
7
8
6
9
X
0
5
4
1
1
3
2
7
8
6
9
D
0
5
R
4
1
3
2
C
N
11
M
S
CN3
N
S
CN1
SGDH-
51Unidad DeviceNet
Page 2
Especificaciones
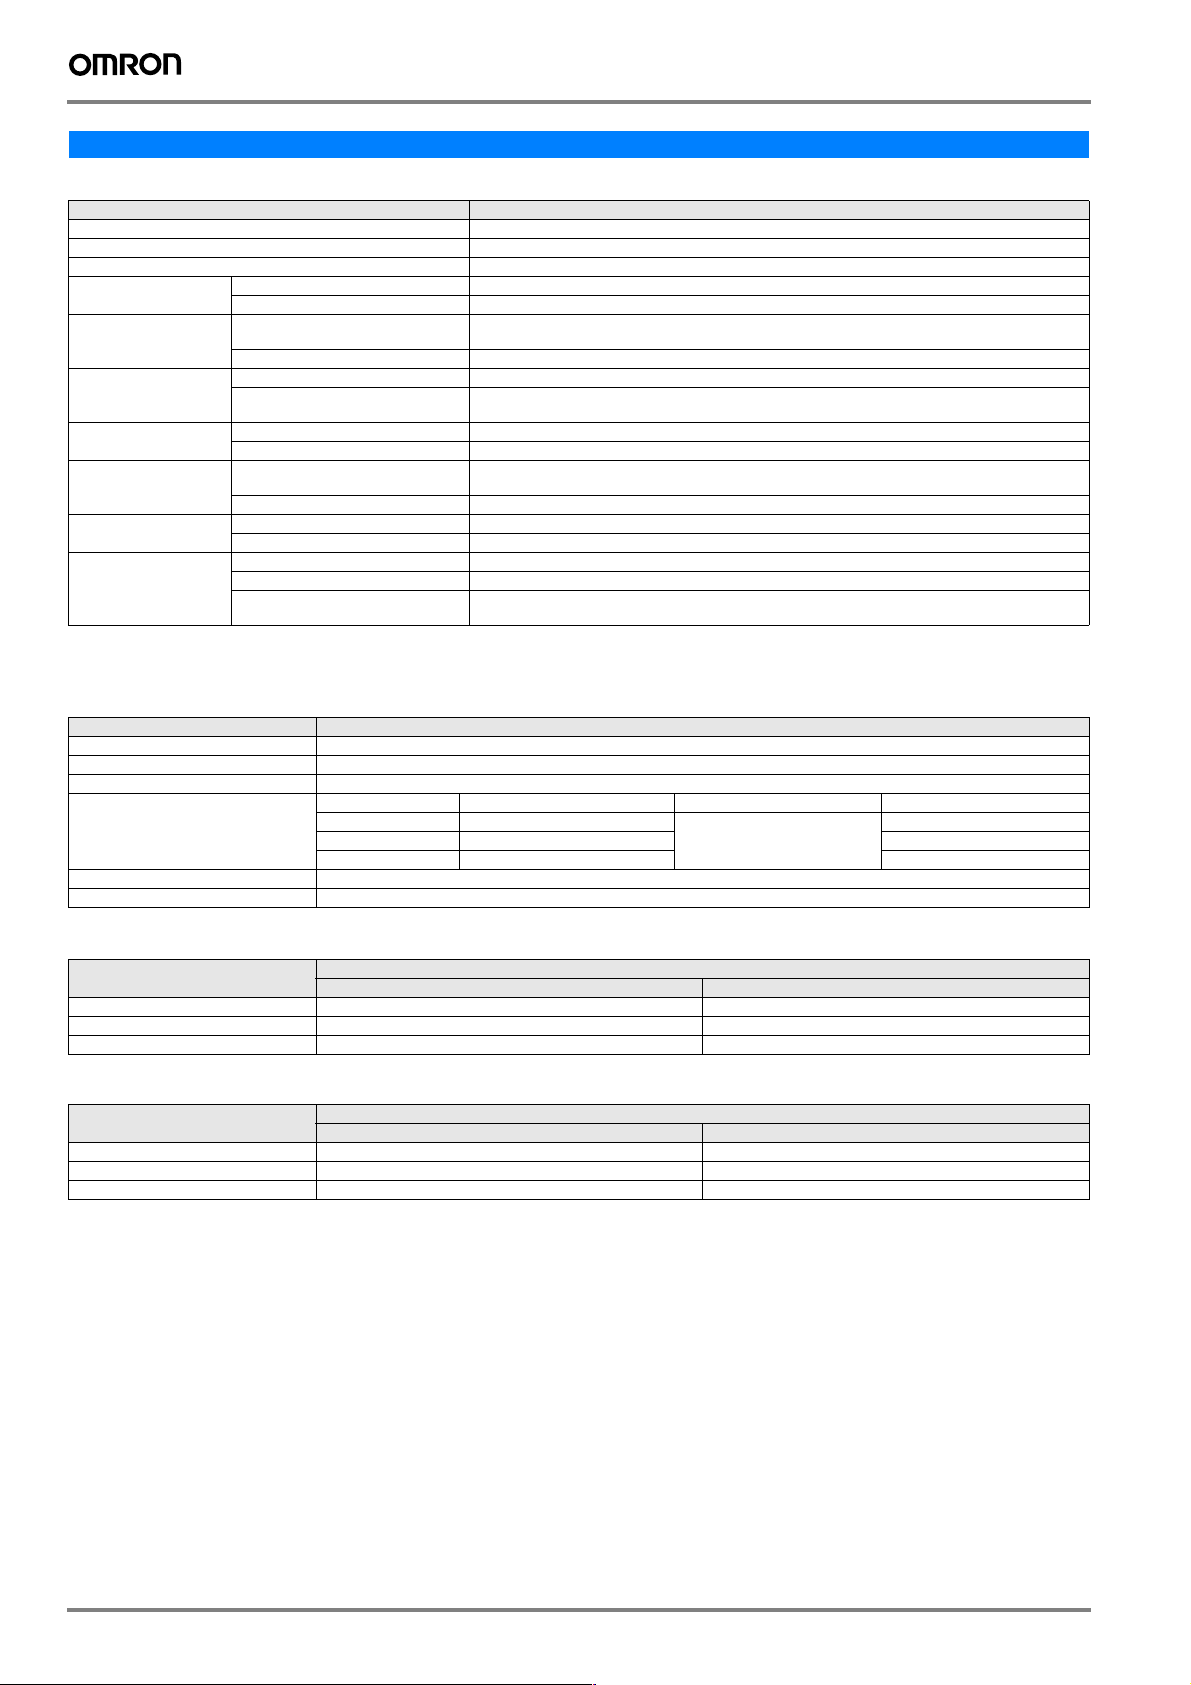
JUSP-NS300 - Unidad de interfaz DeviceNet
Elemento Descripción
Tipo JUSP-NS300
Servodriver aplicable Todos los modelos SGDH-E
Método de instalación Montado en el lateral del servodriver SGDH: CN10.
Especificaciones
básicas
Comunicaciones
DeviceNet
Formato de comando Especificaciones de operación Posicionado mediante comunicaciones DeviceNet.
Control de posición
Funciones
Señales de entrada Asignación fija al servodriver
Señales de salida Conector del servodriver CN1
Funciones internas Función de captura de posición La captura de la posición es posible usando fase Z, señales de punto cero y señales externas.
Nota: *La asignación de las señales de salida de bloqueo de freno, servo preparado o finalización de posicionado se puede cambiar mediante
configuración de parámetros.
Especificaciones de transmisión
Elemento Especificaciones
Formato de comunicaciones Multipunto, bifurcación en T (1:N)
Velocidad de transmisión (kbps) 500, 250, 125 kbps
Medio de transmisión Cables de 5 hilos
Distancia de transmisión Velocidad Longitud máxima de red Longitud de bifurcación Longitud de bifurcación total
Número de nodos Hasta 64 unidades
Control de errores Error SRS, comprobación de dirección de nodo duplicada
Método de alimentación Suministrada desde la fuente de alimentación de control del servodriver.
Consumo 1,3 W
Configuración de velocidad
de transmisión
Configuración de dirección de nodo Selección de la dirección de 0 a 63 mediante switches rotativos.
Entrada de referencia Comunicaciones DeviceNet
Método de aceleración/deceleración Lineal, curva S
Fully Closed Encoder Posible
Conector CN1
Unidad NS300 Señal de parada de emergencia
Unidad NS300 P1, P2 (señales de área)
Protección Daño de parámetros, errores de ajuste de parámetros, errores de comunicaciones, etc.
Indicadores LED MS: Estado del módulo
500 kbps 100 m o inferior
250 kbps 250 m o inferior 78 m o inferior
125 kbps 500 m o inferior 156 m o inferior
Selección de 125 kbps, 250 kbps o 500 kbps mediante un switch rotativo.
Comandos: comandos Motion (posición, velocidad) y lectura/escritura de parámetros
Prohibición de marcha directa/inversa, señal de punto cero, señal de posicionado externa
∗
Alarma de servo, bloqueo de freno, servo preparado, finalización de posicionado
NS: Estado de la red
6 m o inferior
39 m o inferior
Cable
Elemento Cable
Pérdida de señal Poca Mucha
Distancia de transmisión Larga Corta
Ventaja/desventaja Duro (no resulta fácil doblar) Blando (resulta fácil doblar)
Grueso Delgado
Las longitudes máximas de red varían según el tipo de cable según se muestra a continuación.
Velocidad de transmisión
ikbpsj
500 100 100
250 250 100
125 500 100
Cable grueso Cable delgado
Longitud máxima de red (m)
52 Control de movimiento
Page 3
Descripción
Conexión a masa
Se conecta a la marca de conexión a masa del servodriver
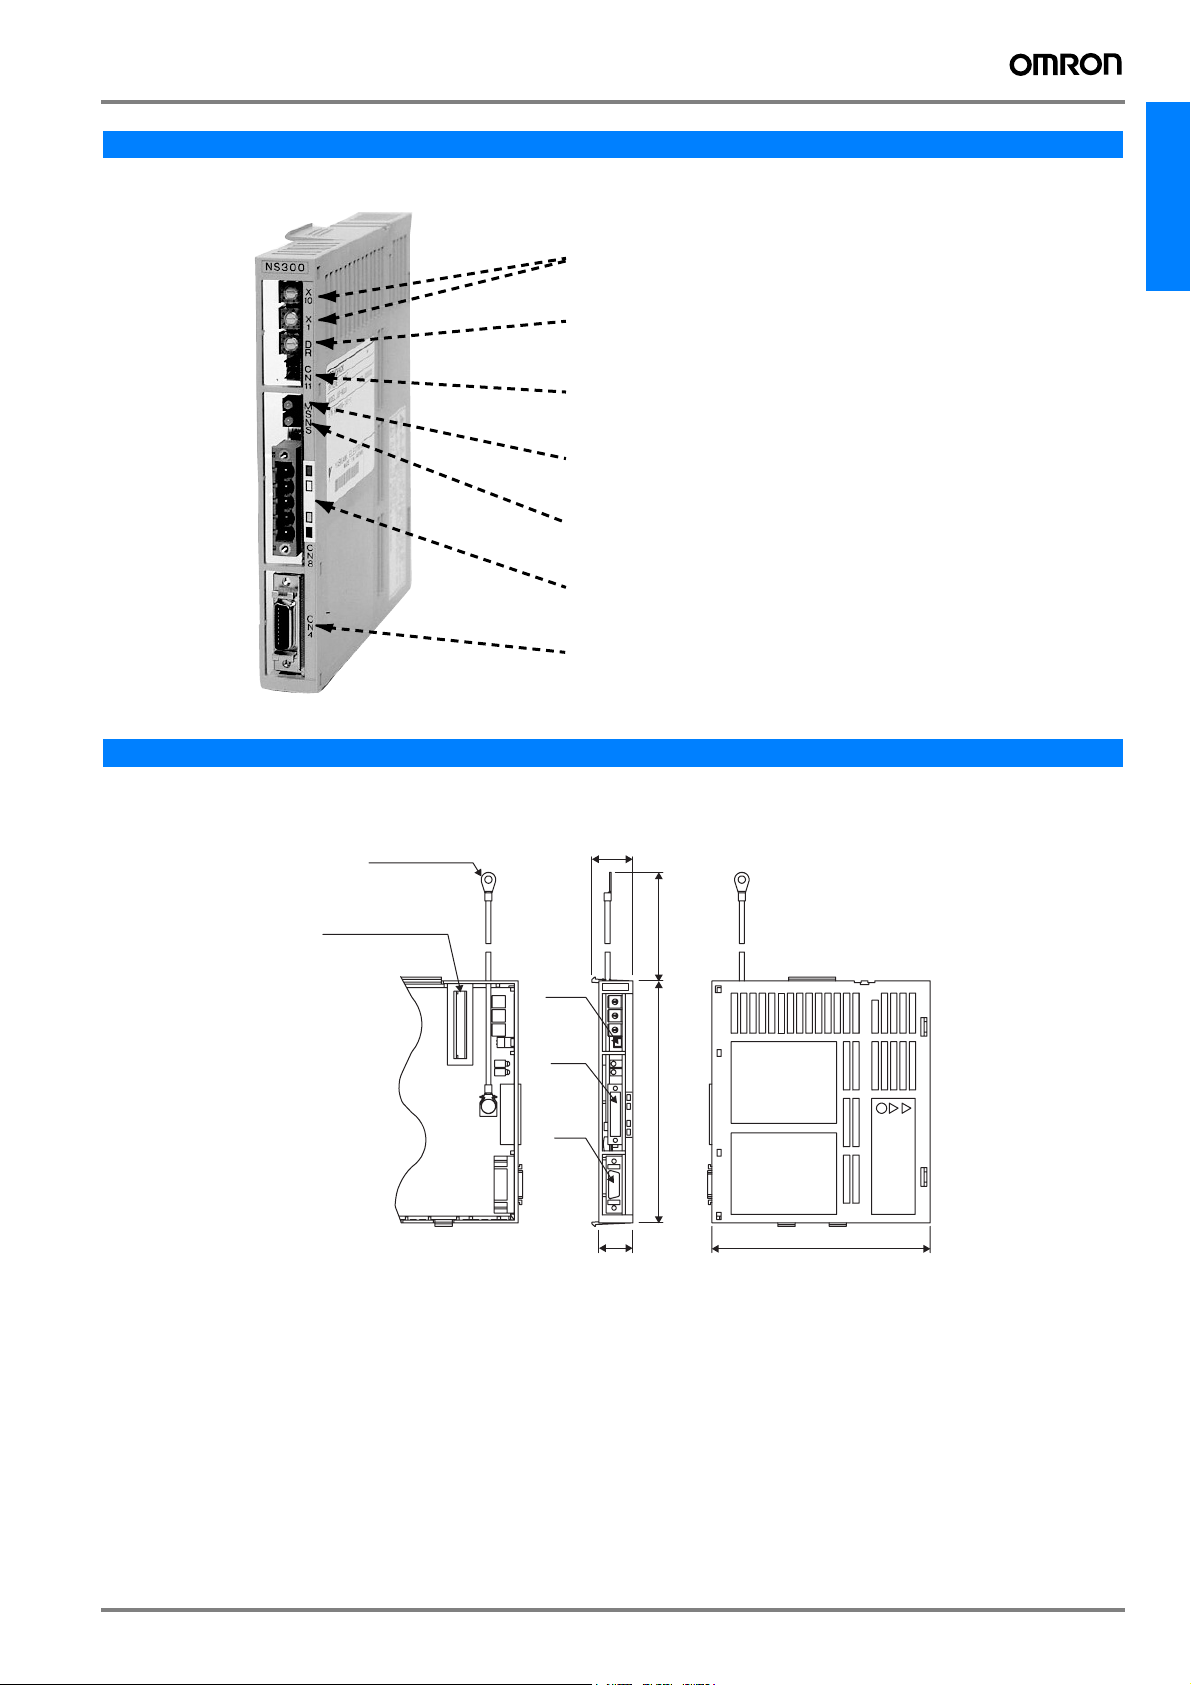
Dimensiones
JUSP-NS300 - Unidad de interfaz DeviceNet
Unidades: mm Masa aprox.: 0,2 kg
Terminal FG
M4
Switch rotativo (x1, x10)
Para configurar la dirección de nodo
Switch rotativo (DR)
Para configurar la velocidad de transmisión
Conector RS-232C para NS300
Herramienta de configuración (CN11)
LED (MS)
Estado del módulo
LED (NS)
Estado de red DeviceNet
Conector para comunicaciones DeviceNet (CN6)
Para conectar cada dispositivo
Conector para comunicaciones externas (CN4)
Para conectar señales de E/S externas o las señales
de fully closed encoder
(24)
Control de movimiento
Conector a
SERVODRIVER
CN11
CN6
CN4
NS300
4
4
4
20
(100)
7
8
6
9
0
X
5
10
1
3
2
7
8
6
9
X
0
5
1
1
3
2
7
8
6
9
D
0
5
R
1
2
C
N
11
M
S
N
S
Placa
142
133
Unidad DeviceNet 53
Page 4
Instalación
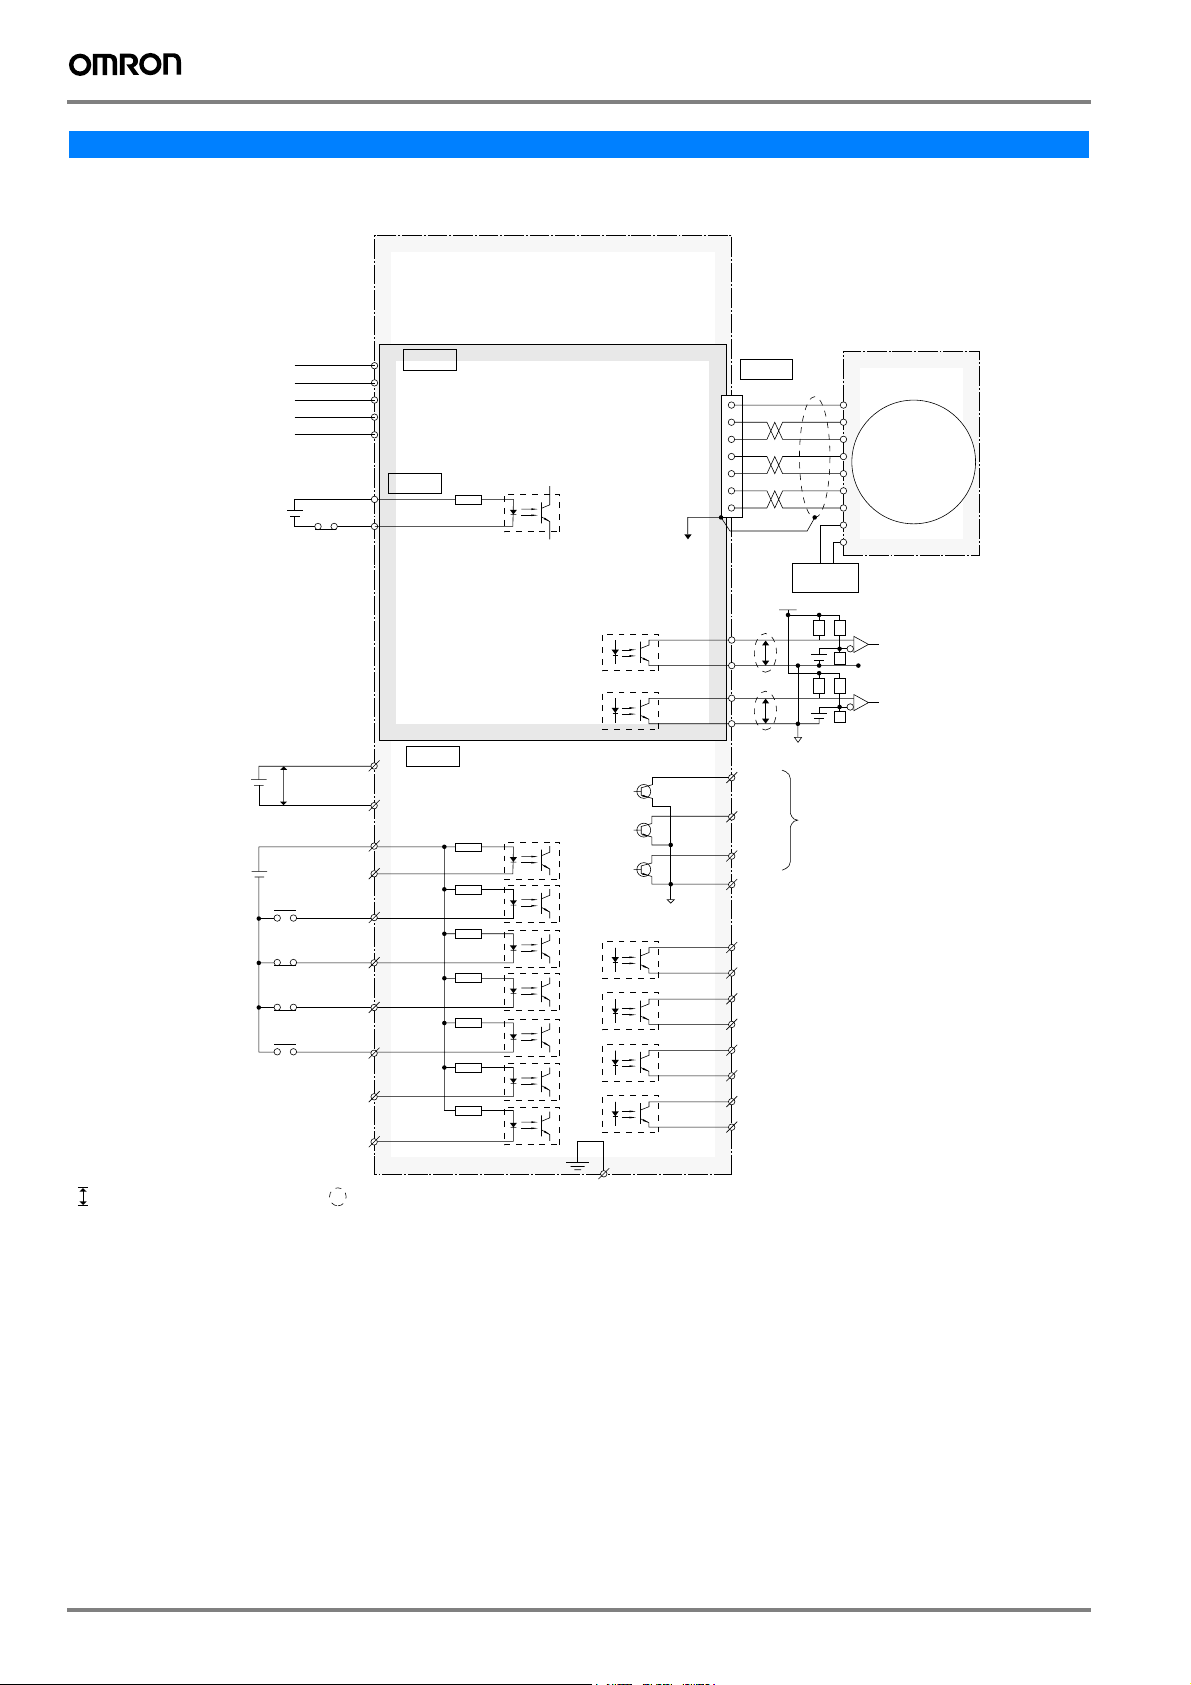
Conexiones estándar
Servodriver
Tipo SGDH
(Para la conexión de SERVODRIVER,
consulte el capítulo de Sigma-II)
0 (24 V)
Comunicaciones
DeviceNet
+
1
Batería de reserva
2,8 a 4,5 V
Zero Point Return
Deceleración LS
con /DEC a ON
Prohibición de marcha
directa con P-OT en OFF
Prohibición de marcha
inversa con N-OT en OFF
Señal de posicionamiento
externa
P representa cables de par trenzado.
*
1 Conectar cuando se utilice un encoder absoluto y cuando la batería no esté conectada a CN8.
*
2 Configurar la asignación de señal con las constantes de usuario.
*
-
+
+24 V
-
CAN L
SHIELD
CAN H
24 V
24 Vc.c.
50 mA o más
BAT (+)
P
BAT (-)
+24VIN
No se utiliza
/DEC
P-OT
N-OT
WXT
No se utiliza
No se utiliza
representa protección.
CN 6
1
2
3
4
5
+ 24VIN
CN 4
E-STOP
CN 1
21
22
47
40
41
42
43
44
45
46
Unidad I/F DeviceNet
Tipo JUSP-NS300
3,3kΩ
3,3 kΩ
FG
Conectar protección a carcasa del conector.
Lateral de
NS300
PG0V
PA
/PA
PB
/PB
PC
/PC
P1 +
P1 -
P2 +
P2 -
37
38
39
25
26
27
28
29
30
31
32
1
CN 4
1, 2, 3
16
17
18
19
14
15
12
P
13
10
P
20
AL 01
AL 02
AL 03
SG
/COIN +
/COIN -
/BK +
/BK -
/NEAR +
/NEAR -
ALM +
ALM -
Fully closed encoder
para detección
de velocidad/posición
PG
Fuente de
alimentación
externa
5 a 12 Vc.c.
0V
Salida de código de alarma
Tensión de operación máxima 30 Vc.c.
Corriente máxima de salida 20 mA c.c.
Posicionado finalizado
(ON cuando se ha finalizado
el posicionado)
Salida BK
(ON cuando se libera
el freno)
Salida de proximidad de posicionamiento
(ON cuando esté próximo)
Salida de alarma de servo
(OFF con una alarma)
Salida de fotoacoplador
Tensión de operación máxima 30 Vc.c.
Corriente máxima de salida 50 mA c.c.
2
*
Nota: Conecte el cable de tierra de la unidad I/F de bus de campo en el conector de tierra del servodriver.
54 Control de movimiento
Page 5
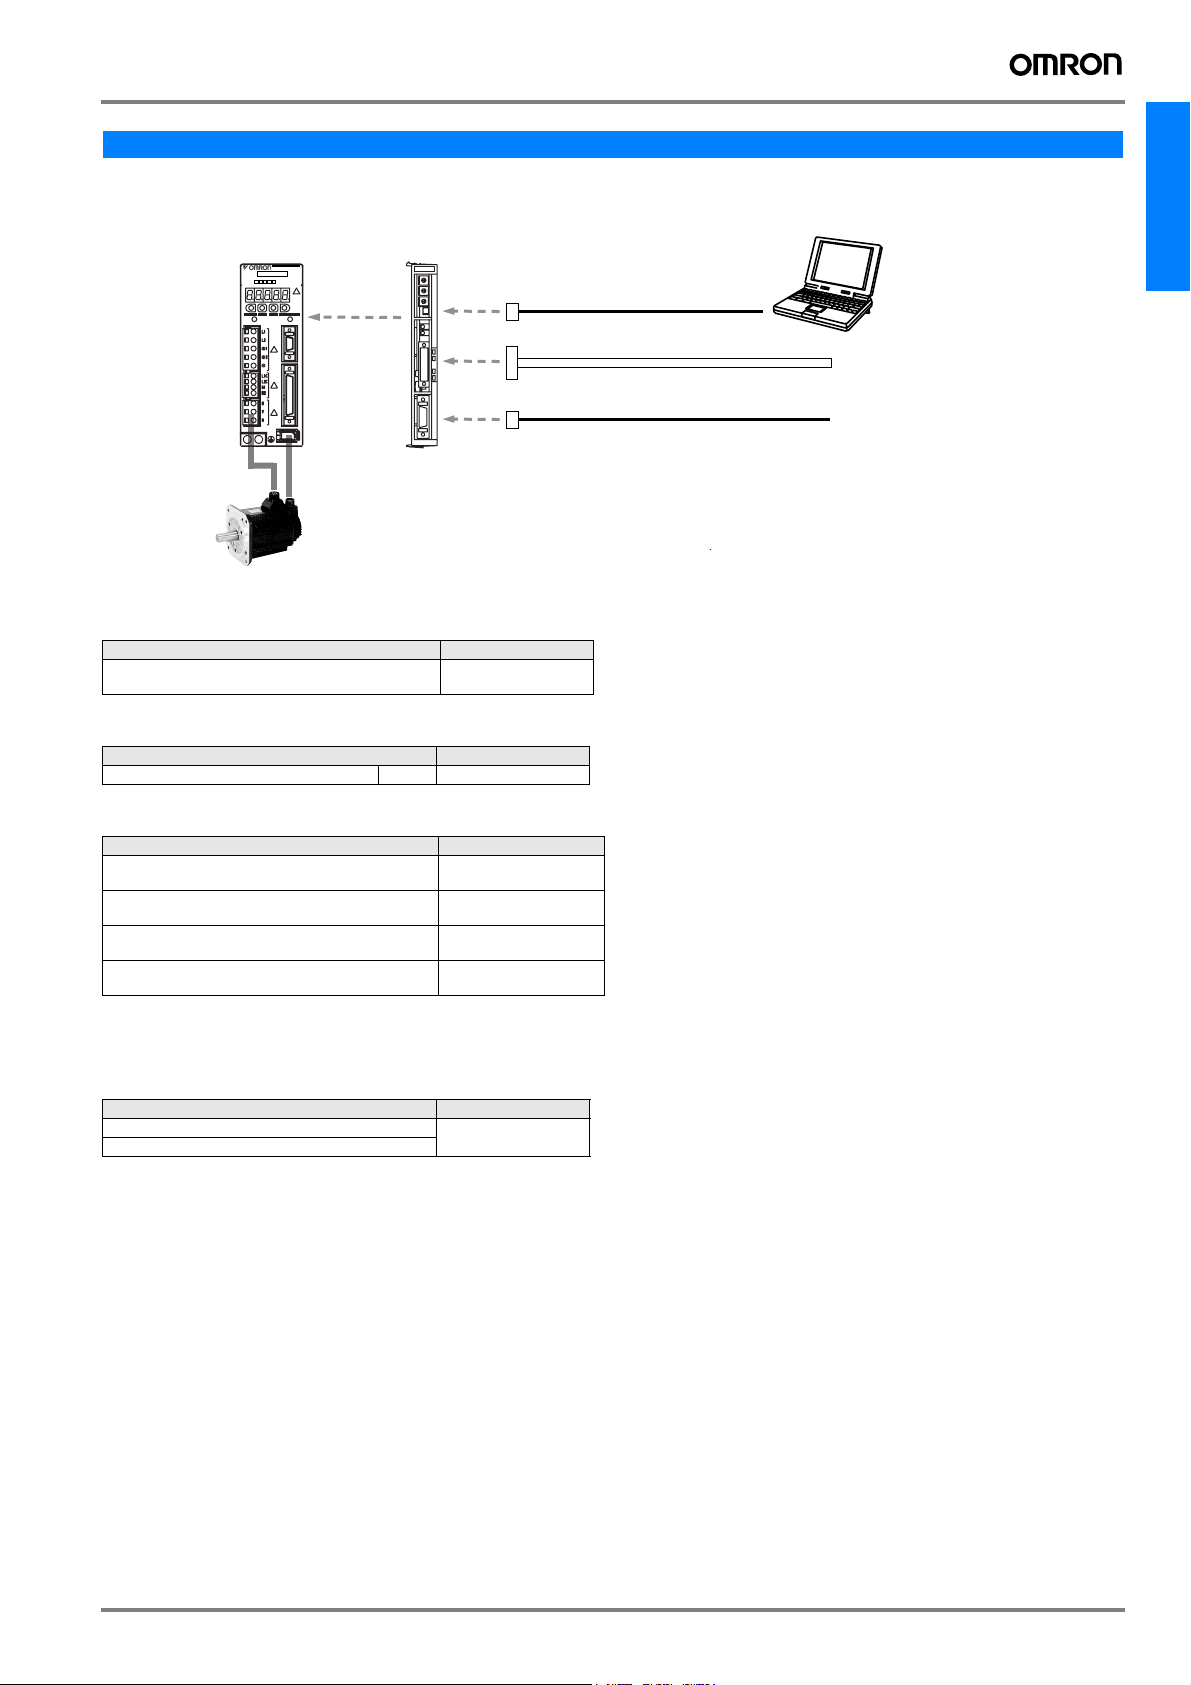
Tabla de selección
Configuración del sistema
Serie Sigma II
Servodriver
SERVOPACK
SGDH-
200V
Ver.
CHARGE POWER
CN3
CN1
CN2
Unidad DeviceNet
JUSP-NS300
(CN10)
NS300
7
8
6
9
0
5
4
1
3
2
7
8
6
9
0
5
4
1
3
2
7
8
6
9
0
5
4
1
3
2
X
10
X
1
D
(CN11)
R
C
N
11
M
S
N
S
(CN6)
(CN4)
Cable de conexión a ordenador
Red DeviceNet
Señal de E/S externa o
de fully closed encoder
Serie Sigma II
Servomotor
Unidad de interfaz DeviceNet
Nombre Modelo
Unidad de interfaz DeviceNet con funcionalidad de
posicionado punto a punto
JUSP-NS300
Cable serie (para CN11)
Nombre Modelo
Cable de conexión a ordenador 2 m R88A-CCW002P4
Herramienta
NS
Ordenador
personal
Control de movimiento
Conectores
Nombre Modelo
Conector para CN4. Para conectar señales de E/S
externas o señales de Fully Closed Encoder
Conector para CN6. Conector DeviceNet con tornillos
de retención
Conector para CN6. Conector de bifurcación múltiple
R88A-CNU01R o
DE9406973
XW4B-05C1-H1-D
XW4B-05C4-TF-D
DeviceNet con tornillos de retención
Conector para CN6. Conector de bifurcación múltiple
DeviceNet (sin tornillos de retención)
XW4B-05C4-T-D
Nota: Para obtener información completa de los accesorios de red DeviceNet, consulte el catálogo de sistemas de automatización o póngase en
contacto con su representante de Omron.
Software
Nombre Modelo
Herramienta NS MOTION TOOLS CD
Archivo EDS
Servoaccionamiento
Nota: Consulte la sección de servoaccionamientos para obtener más información
Unidad DeviceNet 55
Page 6
TODAS LAS DIMENSIONES SE ESPECIFICAN EN MILÍMETROS.
Para convertir de milímetros a pulgadas, multiplique por 0,03937. Para convertir de gramos a onzas, multiplique por 0,03527.
Cat. No. I11E-ES-01
Con el fin de mejorar los productos, las especificaciones están sujetas a cambio sin previo aviso.
56 Control de movimiento
 Loading...