

Page 1
Boletim E-90-OCN
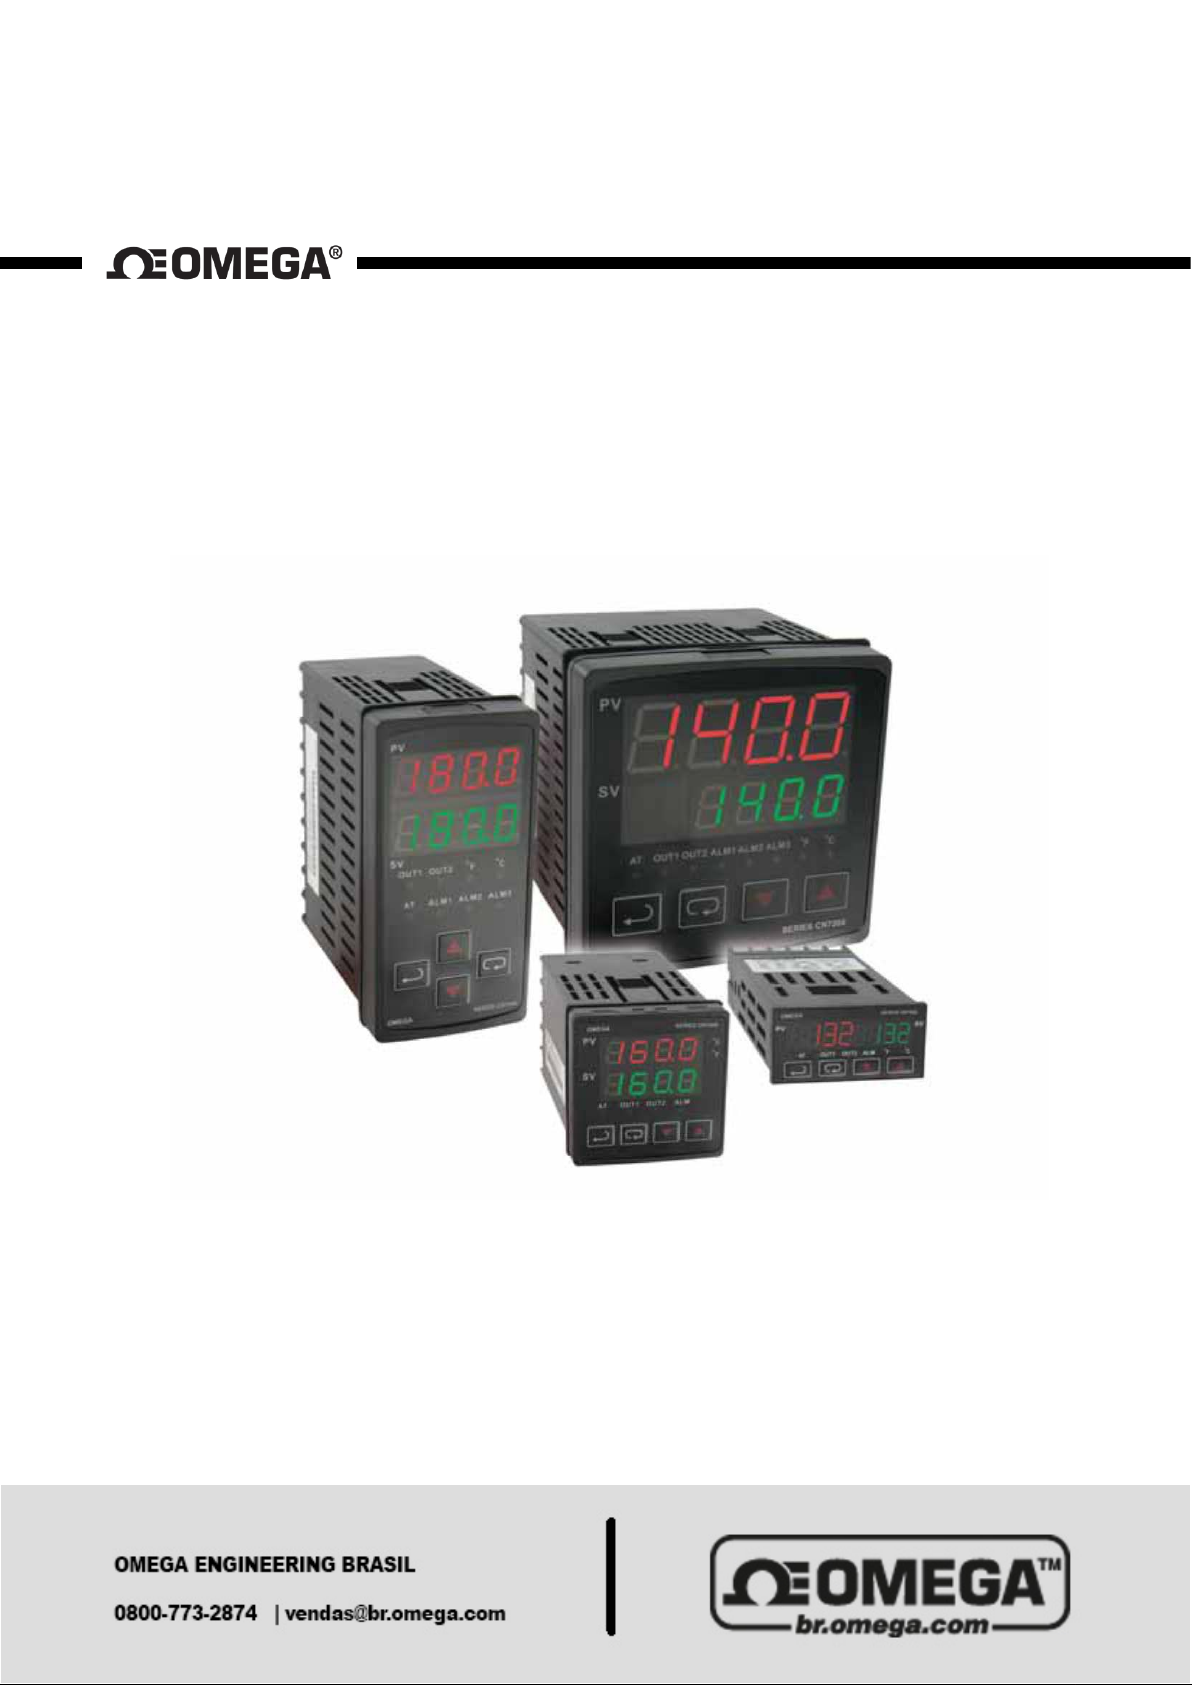
Série CN7200, CN7600, CN7800, CN7500
Controlador microprocessado de temperatura e processo
Especificações – Instruções de instalação e operação
Page 2
SUMÁRIO
Identificação pelo código do produto........................................................................... 3
Primeiros passos ........................................................................................................ 3
Instalação ................................................................................................................... 4
Dimensões para cortar o painel ......................................................................................... 4
Montagem ................................................................................................................... 5
Fiação ............................................................................................................................. 6-7
Funções das teclas frontais ........................................................................................ 8
Recursos de segurança .............................................................................................. 8
Descrição da operação de controle........................................................................ 9-10
Programação e operação de rampas/patamares ................................................. 11-13
Programação e operação do PID .............................................................................. 14
Descrição da estrutura do menu ............................................................................... 15
Menu de operação ............................................................................................... 15-16
Menu de regulagem ............................................................................................. 17-19
Menu de configuração inicial................................................................................ 20-22
Descrição da saída de alarme .................................................................................. 23
Lista de registros de comunicação ....................................................................... 24-25
Mensagens de erro de diagnóstico ........................................................................... 26
Especificações .......................................................................................................... 29
Faixa de sensores de entrada ................................................................................... 30
Precauções ............................................................................................................... 31
Página 2
Page 3
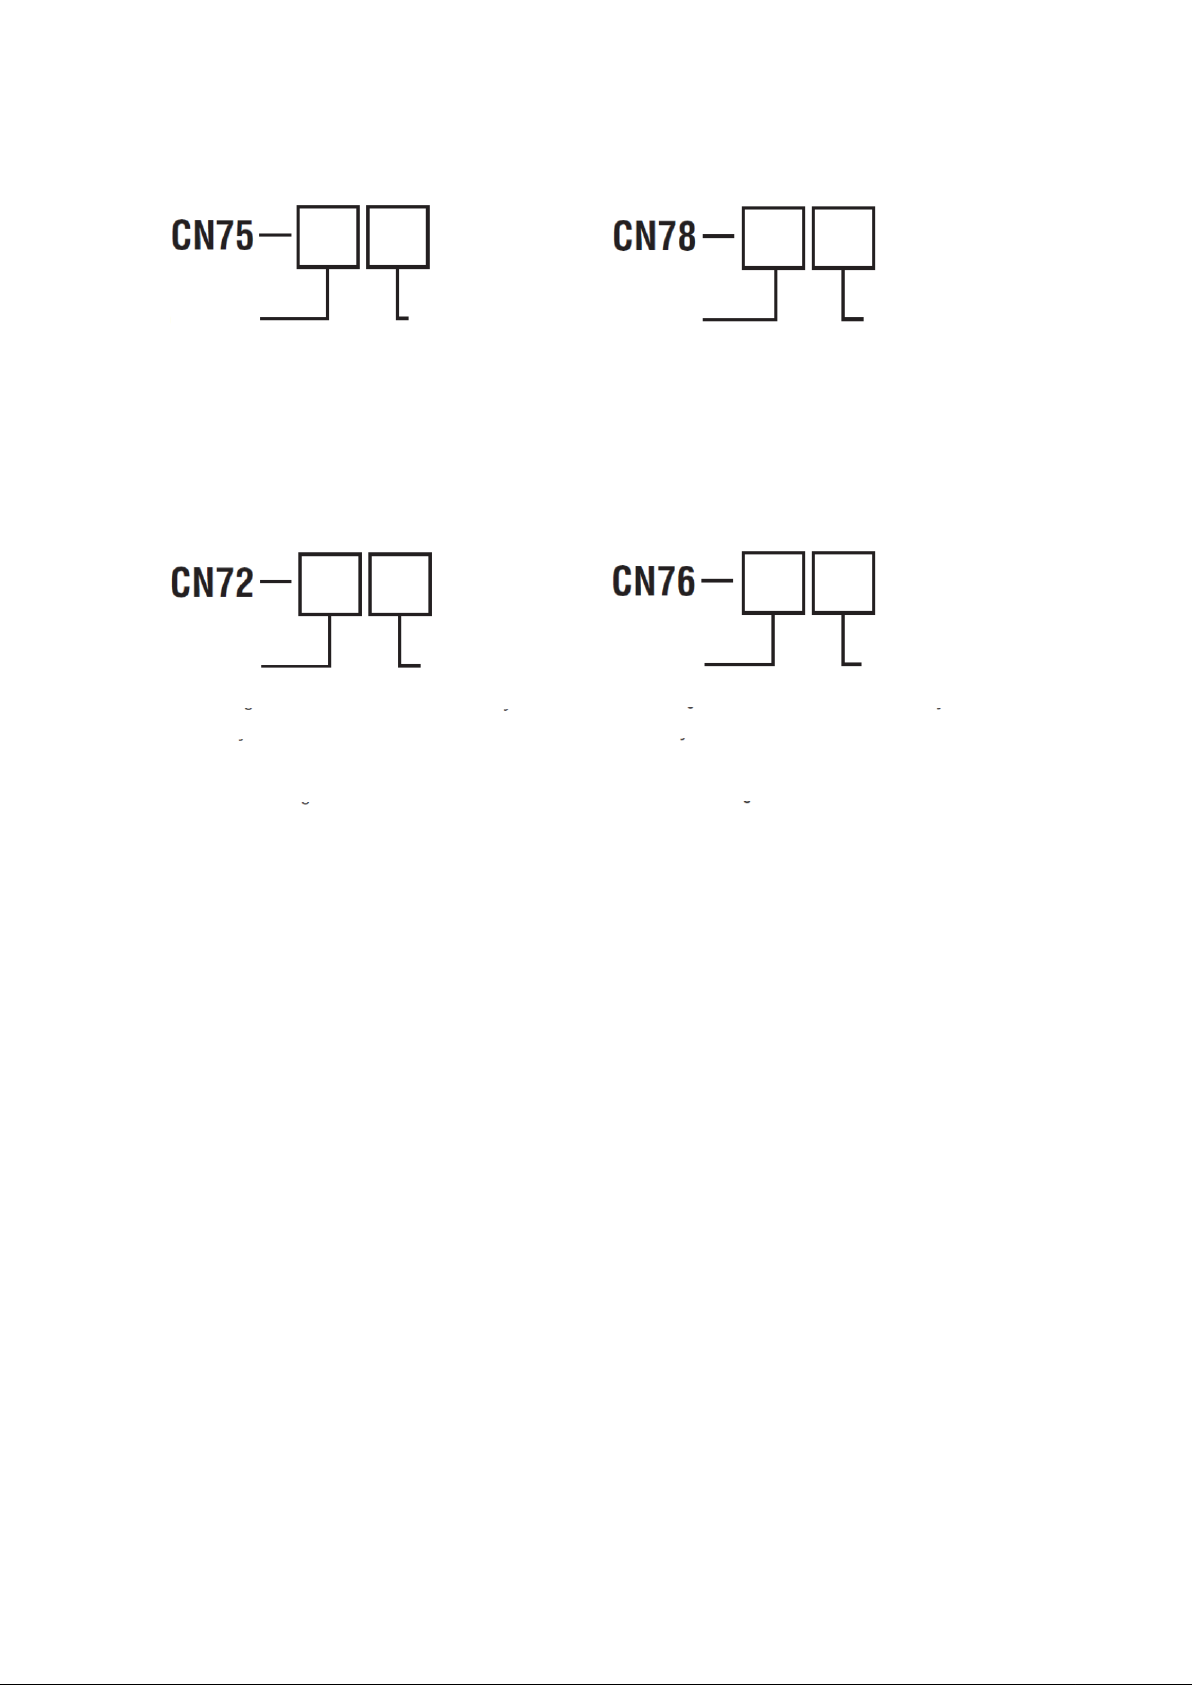
SAÍDA 1
SAÍDA 2
2 = Pulso de tensão
3 = Relé
5 = Corrente
SAÍDA 1
SAÍDA 2
3 = Relé
2 = Pulso de tensão
3 = Relé
5 = Corrente
3 = Relé
SAÍDA 1
SAÍDA 2
2 = Pulso de tensão
3 = Relé
5 = Corrente
3 = Relé
6 = Tensão linear
SAÍDA 1
SAÍDA 2
2 = Pulso de tensão
3 = Relé
5 = Corrente
3 = Relé
6 = Tensão linear
IDENTIFICAÇÃO PELO CÓDIGO DO PRODUTO
PRIMEIROS PASSOS
1. Instale o controlador conforme descrito na página quatro.
2. Faça a ligação elétrica, seguindo as instruções nas páginas seis e sete. Leia a seção
sobre precauções no final deste manual antes de ligar a fiação do controlador.
3. Para obter melhores resultados, caso seja necessário fazer alterações na
programação, faça todas as modificações no Initial Setting Mode (modo de
configuração inicial) (páginas 20 a 22) antes de alterar o Regulation Mode (modo de
regulagem) (páginas 17 a 19) ou Operation Mode (modo de operação) (páginas 15 a
16). Se aparecer alguma mensagem de erro, consulte a seção sobre Mensagens de
erro de diagnóstico (página 26) para obter ajuda.
Página 3
Page 4
INSTALAÇÃO
Monte o instrument o em local que não o exponha a temperatura, choques ou vibrações
excessivos. Todos os modelos são projetados para montagem em painel fechado.
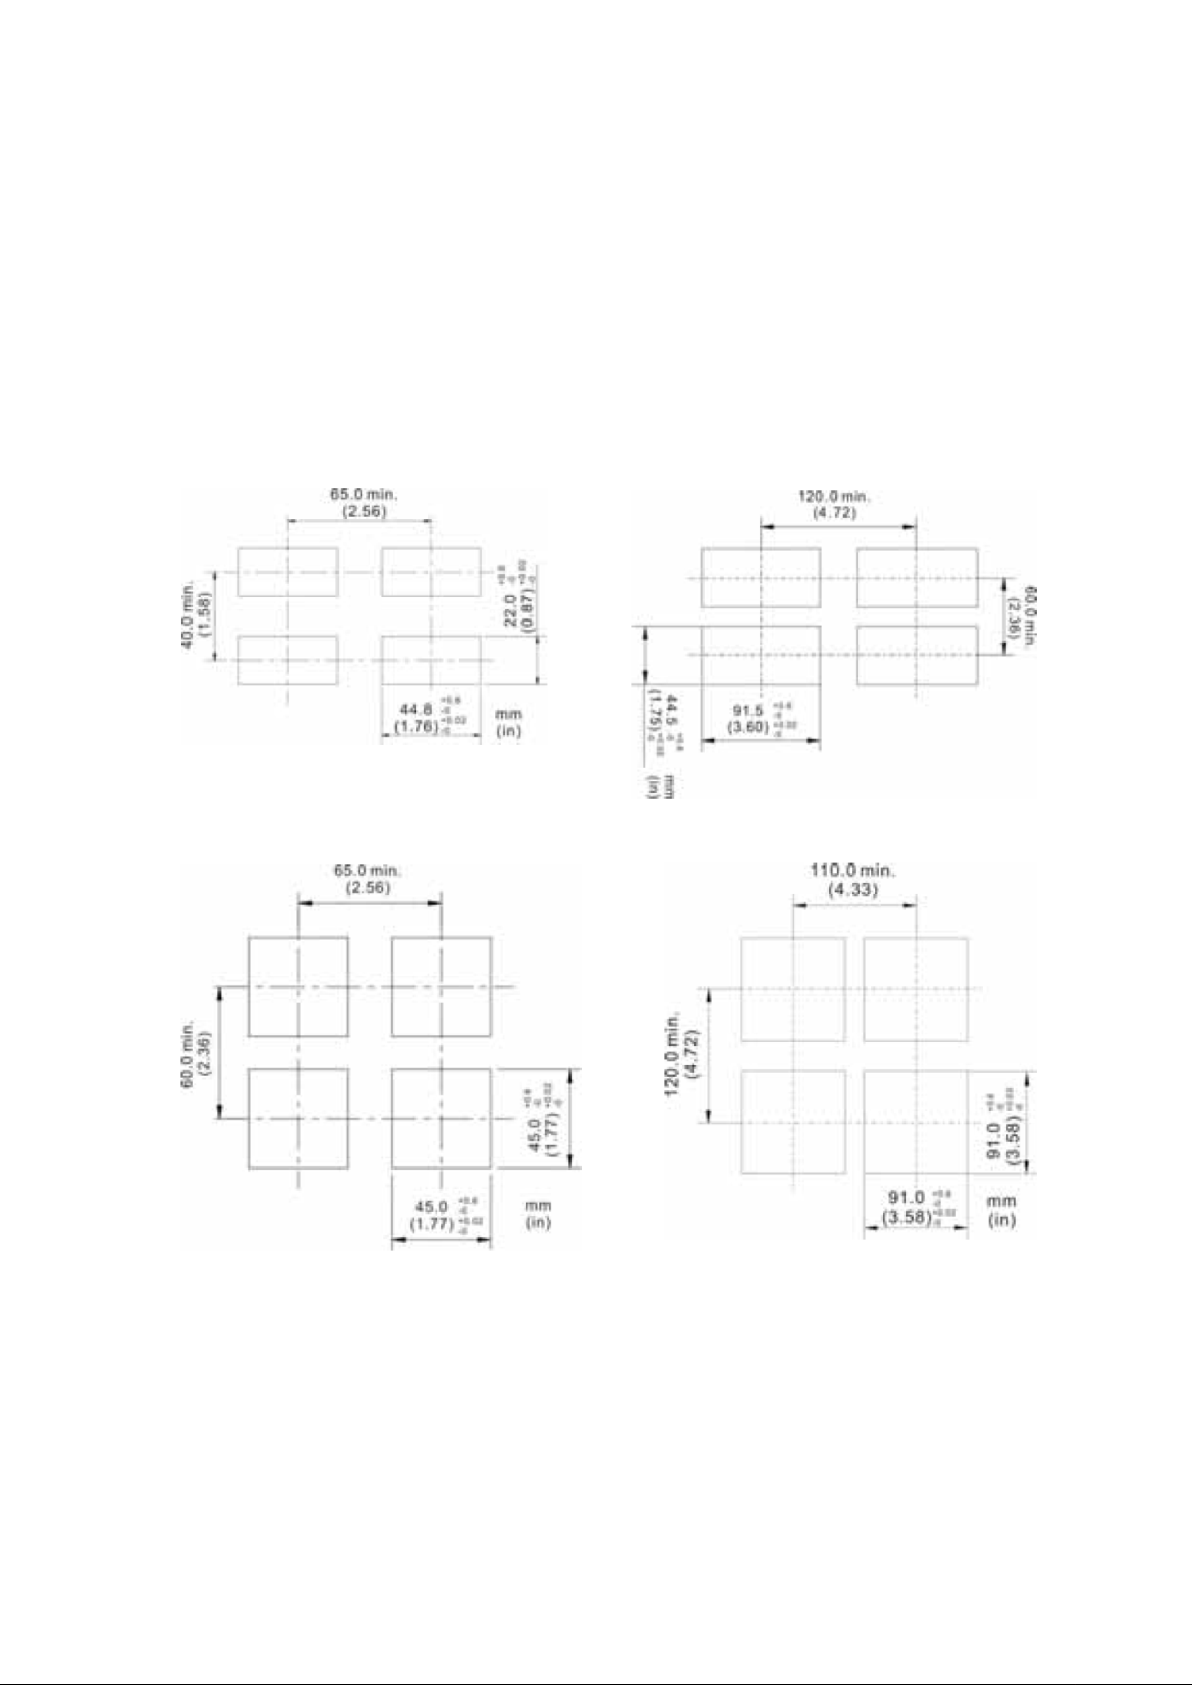
Escolha a posição desejada para o instrumento no painel. Para preparar o painel, corte a
abertura no tamanho necessário, conforme as dimensões listadas a seguir, e remova as
rebarbas. Siga as instruções de montagem na página cinco. Por último, conecte o
controlador de acordo com o diagrama de fiação na página seis.
DIMENSÕES PARA CORTAR O PAINEL
Página 4
Page 5
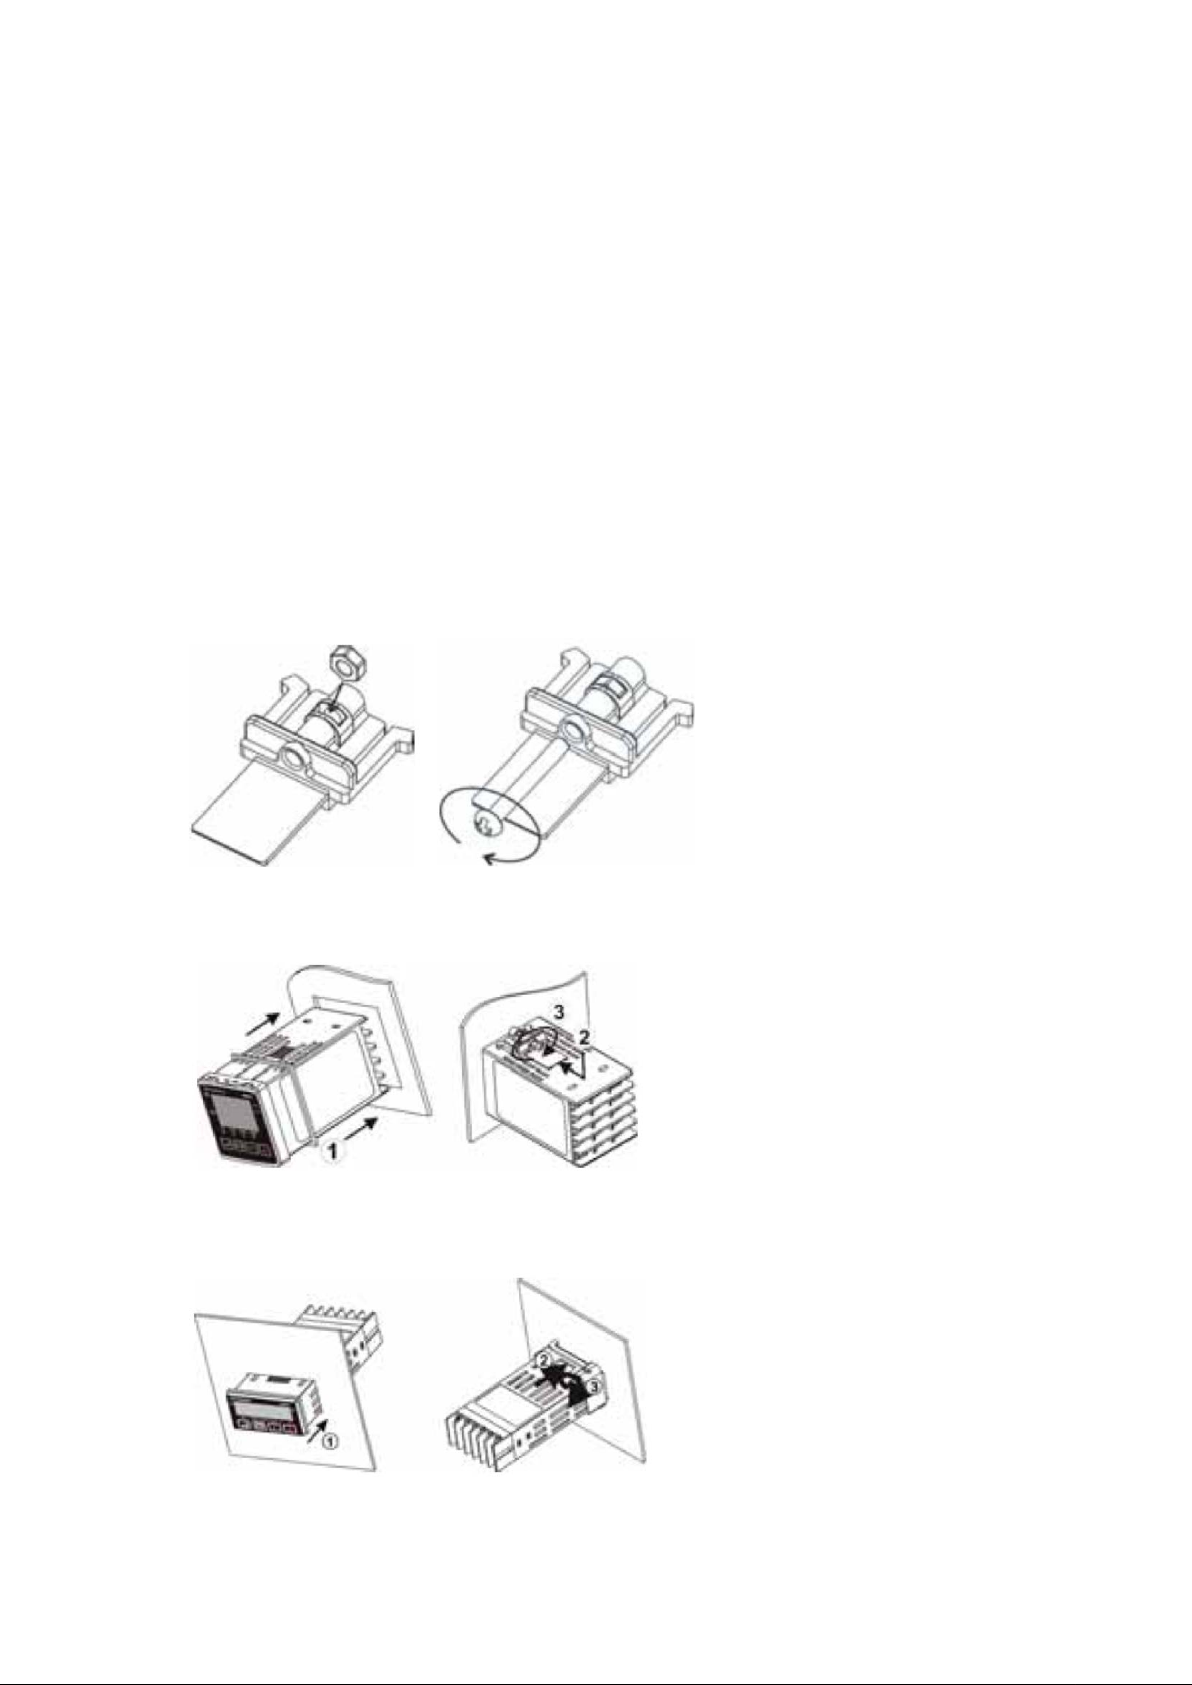
MÉTODO DE MONTAGEM
Primeiro passo: Encaixe o invólucro do controlador na abertura cortada, passando-o
pela frente do painel. A borracha de vedação deve ficar encostada no
flange do invólucro antes da instalação.
Segundo passo: Insira os suportes de montagem nas ranhuras nas partes superior e
inferior do controlador (CN78, CN76 e CN72). Para o modelo CN75,
encaixe o colar de montagem sobre o invólucro pela parte de trás do
painel.
Terceiro passo: Empurre os suportes de montagem para frente até encostarem no
painel.
Quarto passo: Coloque e aperte os parafusos no suporte para prender o controlador
(o torque do parafuso deve ser de 0,8 kgf/cm).
Instalação do suporte de montagem
Método de montagem para os modelos CN78/CN72/CN76
Método de montagem para o modelo CN75
Página 5
Page 6
SAÍDA 2/ALM
SAÍDA 1
DADOS+
DADOS-
ENTRADA
RTD
RS-485
SAÍDA 1
SAÍDA
3
SAÍDA 2
SAÍDA 1
RTD
ENTRADA
DADOS-
DADOS-+
RS 485
COM.
COM.
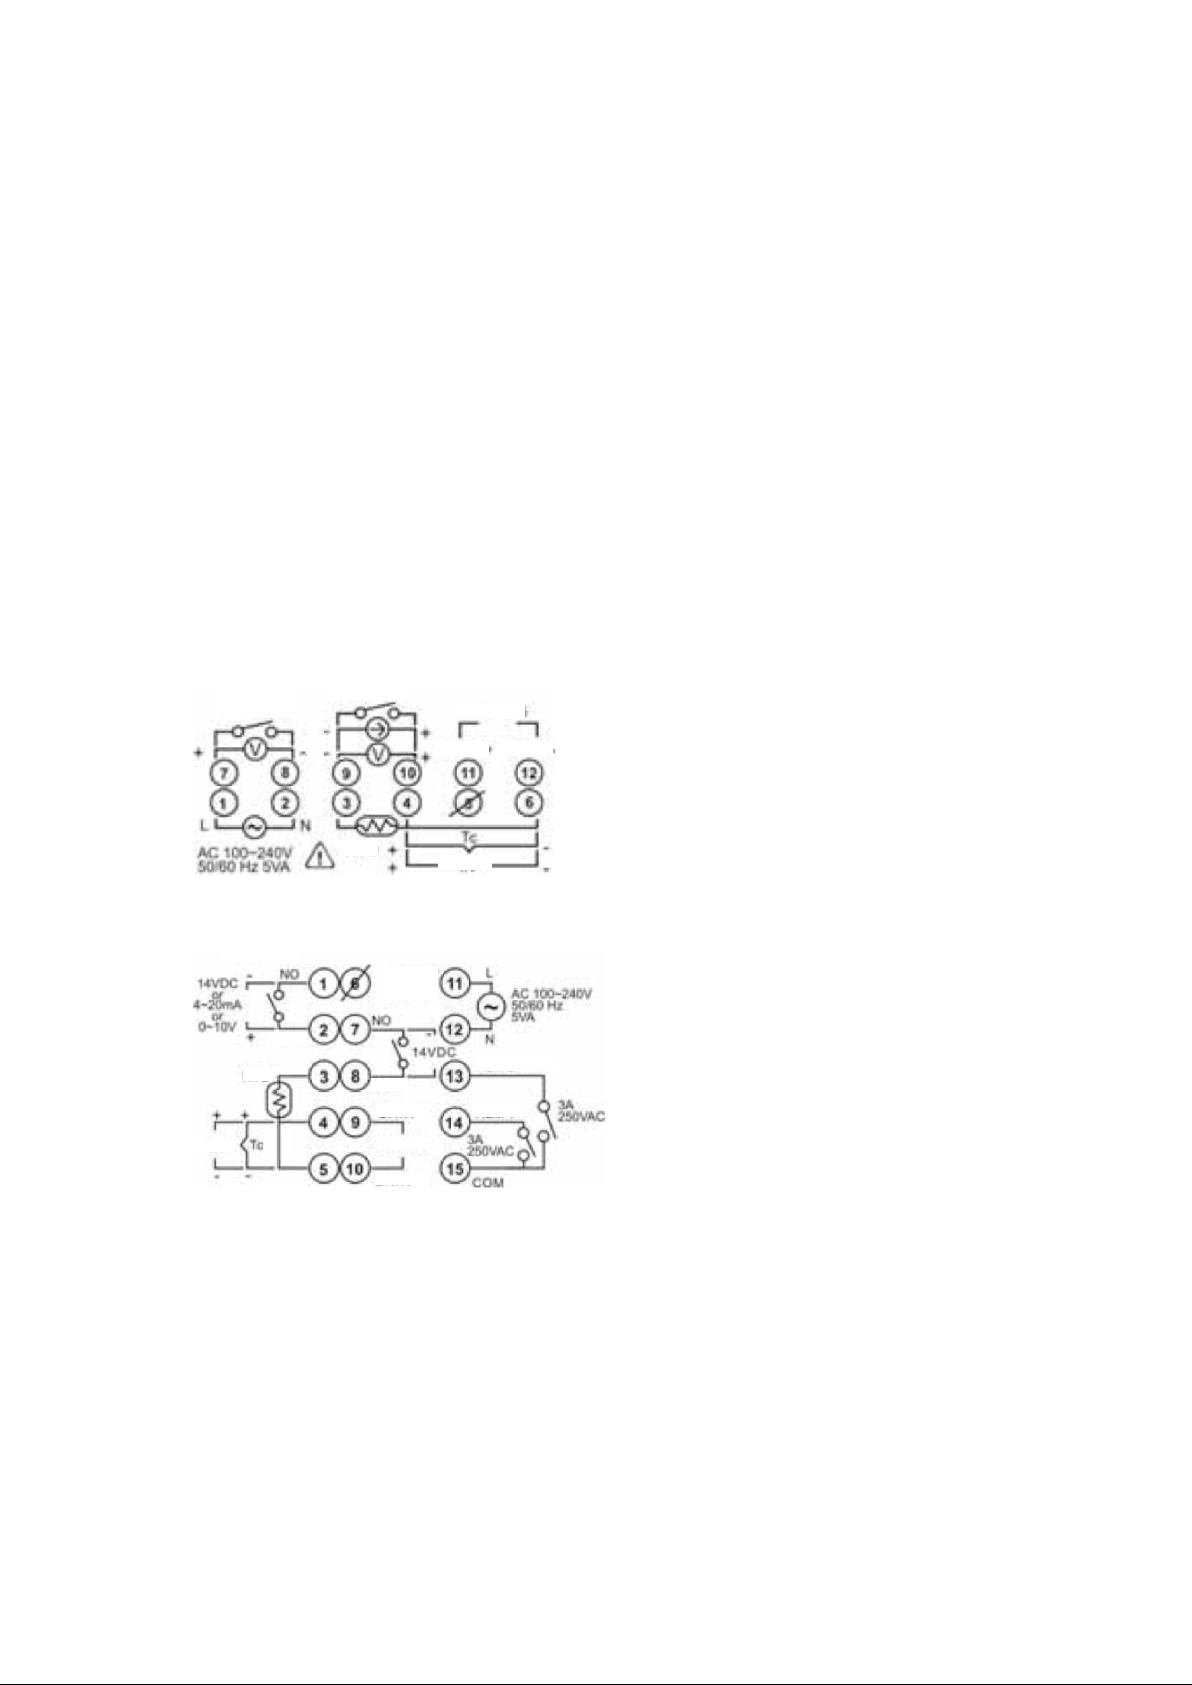
FIAÇÃO
Não passe fios para termopar ou outra fiação de classe 2 no mesmo eletroduto usado
para os fios condutores. Utilize somente o tipo de termopar ou RTD para o qual o
controlador foi programado. As fiações devem ficar separadas, tanto do sensor, da
entrada ou saída auxiliar e quaisquer outras. Consulte o Initial Setting Menu (menu de
confi guração inicial) para selecionar a entrada.
No caso da entrada para termopar, sempre utilize cabos de extensão do mesmo tipo
indicado para seu termopar.
Para conexões de alimentação, utilize f ios n° 16 AWG ou maiores, classificados para 75°
C, no mínimo. Use somente condutores. Todos os circuitos de saída de tensão em linha
devem ter um interruptor em comum e serem ligados ao mesmo pólo do interruptor.
CLASSE 2 é a classificação da fiação de entrada para termopar, corrente, RTD e fiação
de saída para corrente de 14 V CC.
A figura a seguir ilustra a fiação do controlador:
Identificação do terminal
CN75
CN78
2/ALM
Página 6
Page 7
DADOS-
DADOS-
RS-485
ALM2
COM.
COM.
COM.
SAÍDA 2/ALM3
SAÍDA 1
ALM 1
COM.
RTD
ENTRADA
DADOS-
DADOS-
RS-485
ALM2
COM.
SAÍDA 2/ALM3
COM.
ALM 1
COM.
RTD
ENTRADA
SAÍDA 1
COM.
TRANSMISSOR
ALIMENTAÇÃO
RESISTOR DE
277
14 Vcc ou 4 a 20mA ou 0
a 10V
14 Vcc ou 4 a 20mA ou 0
a 10V
5A
250 Vca
5A
250 Vca
5A
250 Vca
5A
250 Vca
14 Vcc
14 Vcc
CA 100 a 240V
50/60 Hz
5VA
CA 100 a 240V
50/60 Hz
5VA
NO
NO
NO
NO
NC
NC
NC
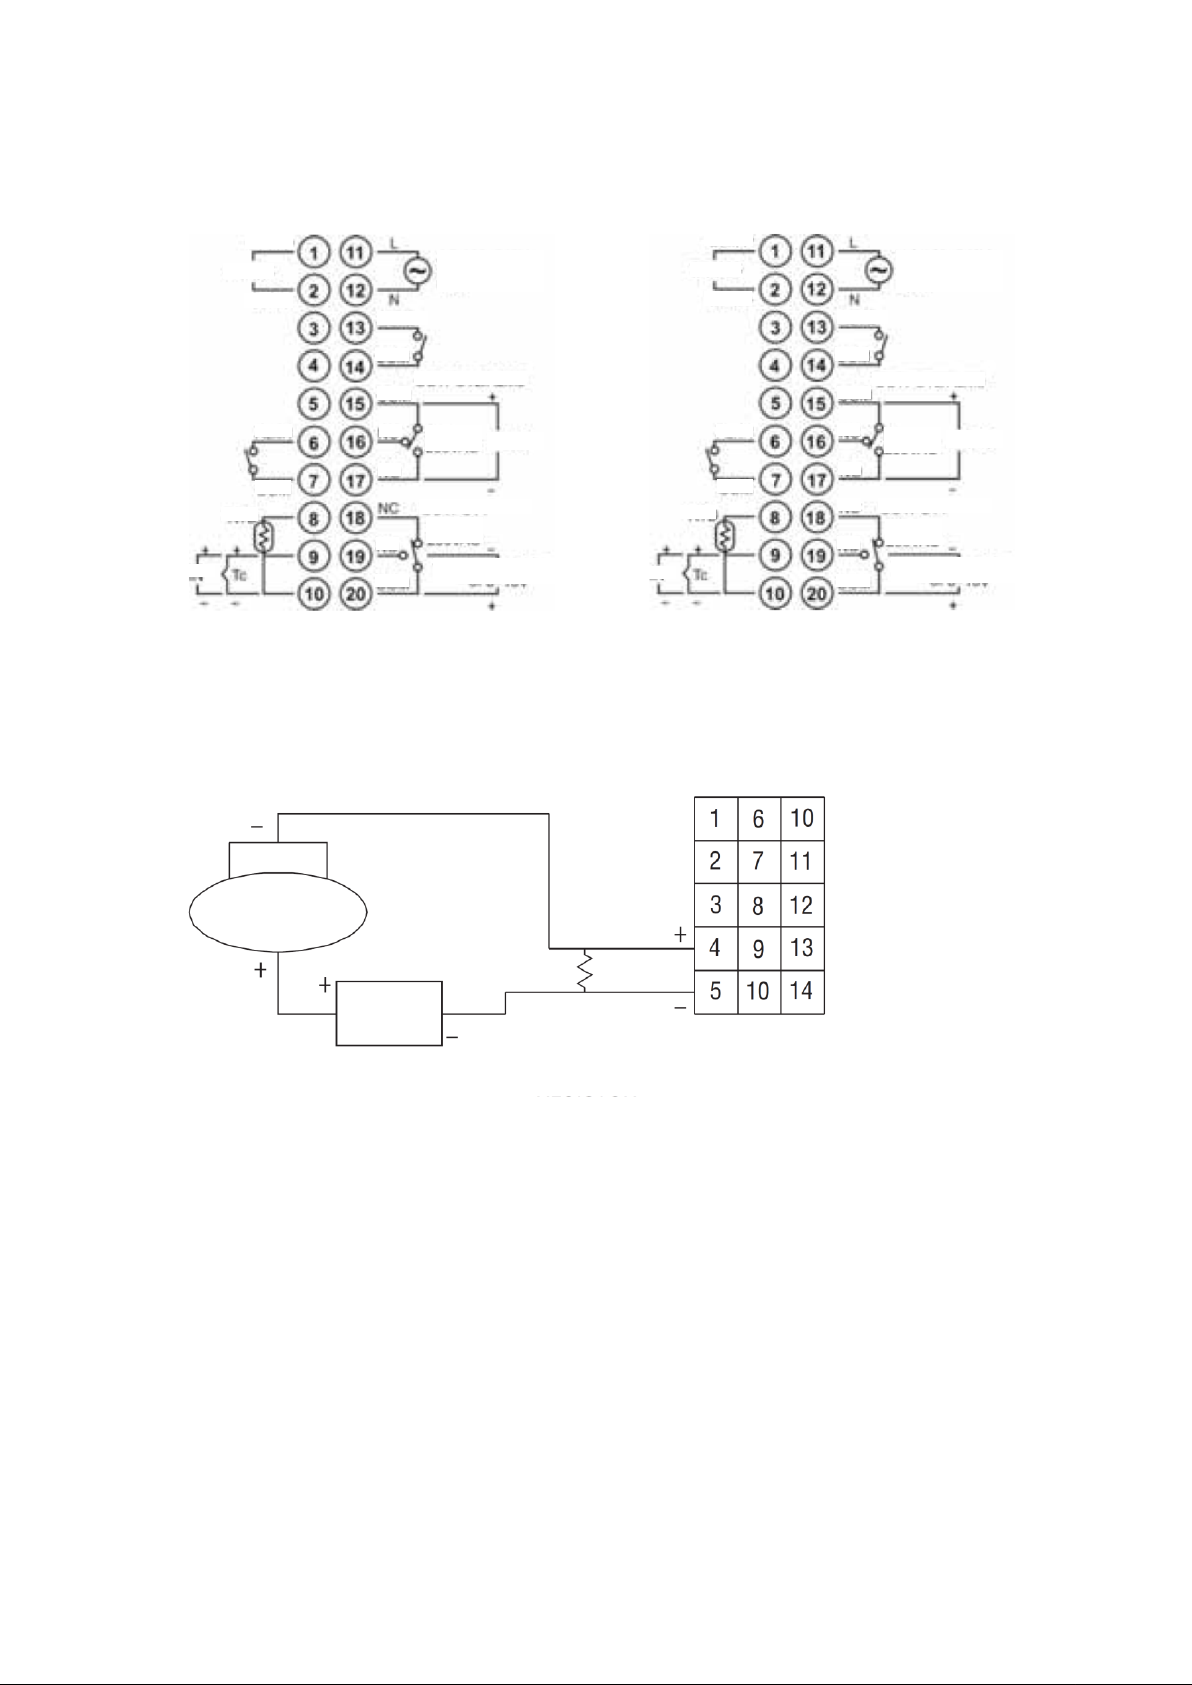
Identificação do terminal (continuação)
CN72 CN76
Fiação para entradas de 4 a 20 mA do transmissor
FONTE DE
PRECISÃO A-
DE 250 OHM
Nota: no exemplo acima, foi utilizado o leiaute do terminal CN78. Utilize o leiaute de
terminal apropriado para o controlador escolhido.
Página 7
Page 8
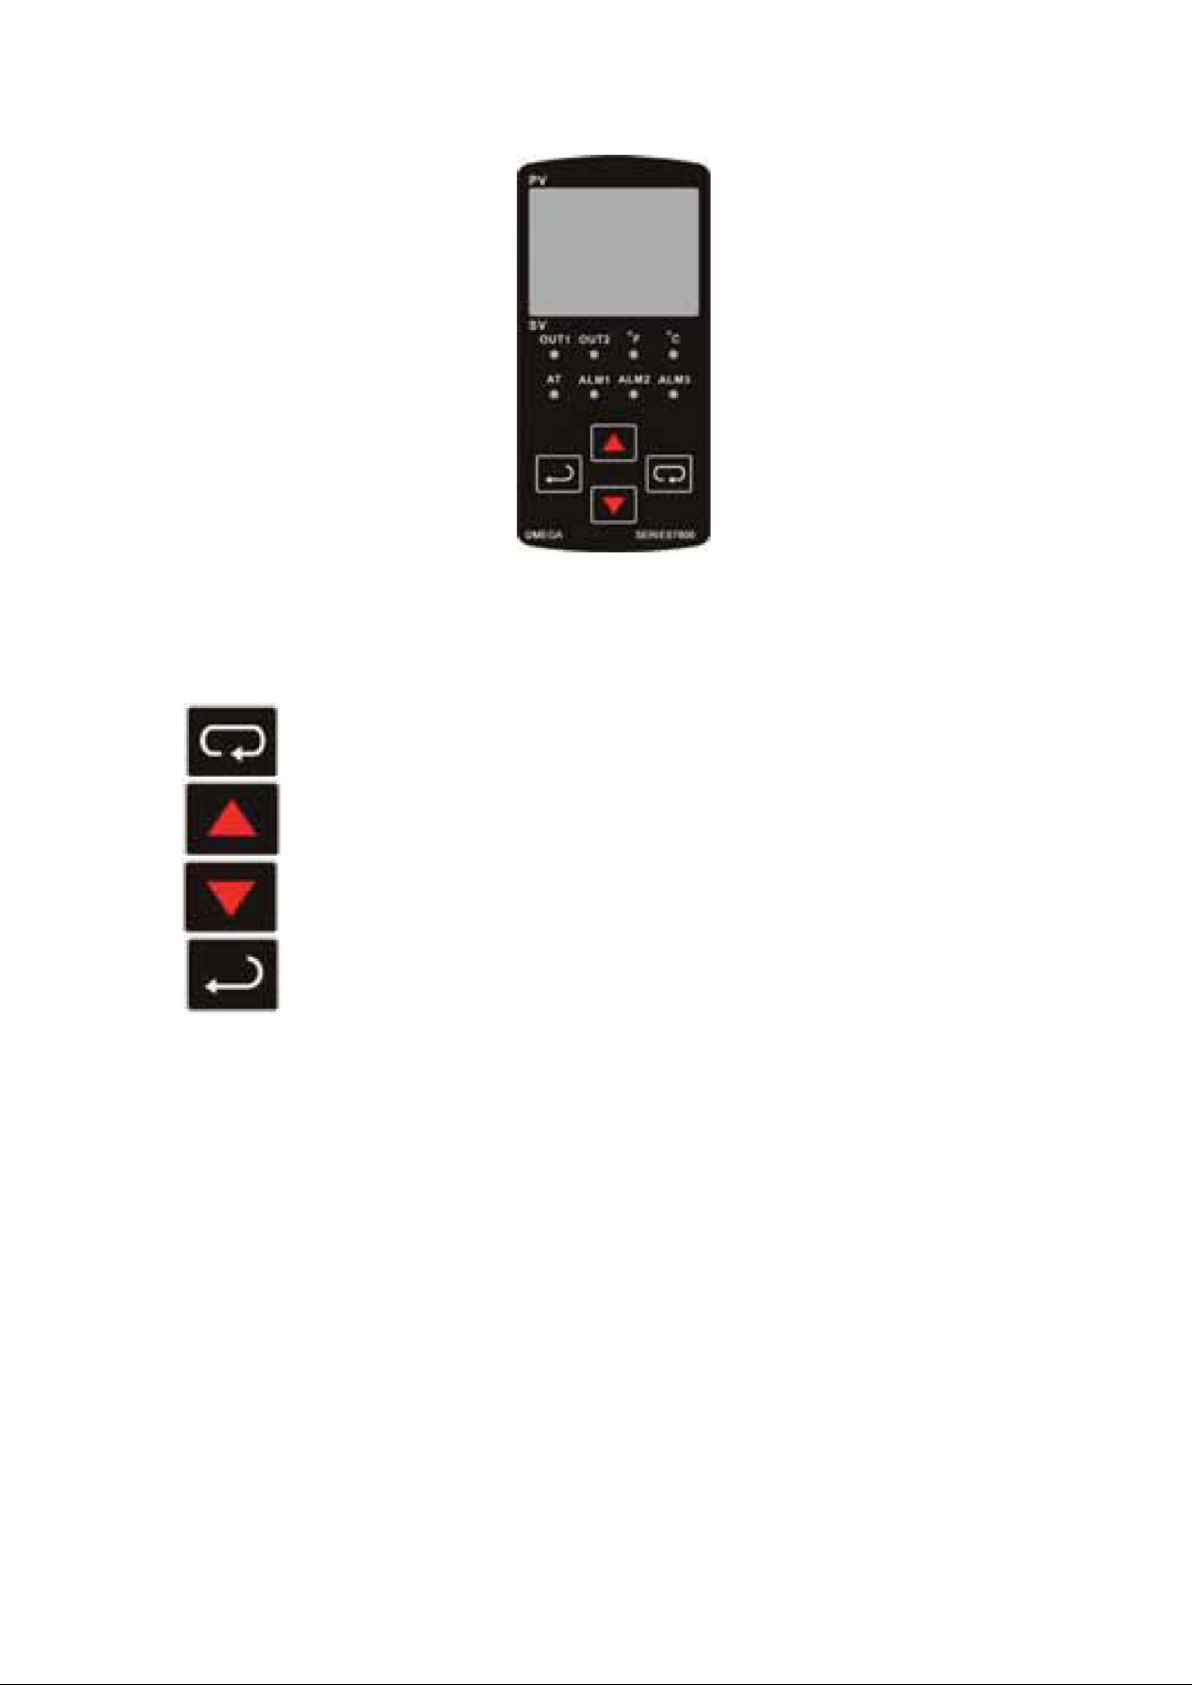
SETA PARA CIMA: Aumenta um valor ou altera um item do menu. Ao ser
valor do ponto de ajuste.
ENTER: Salva a alteração do valor ou item. Se não for pressionada, será
ou Initial Setting Mode, o controlador volta para o Operation Mode.
FUNÇÕES DAS TECLAS FRONTAIS
As principais funções são as seguintes:
ÍNDICE: Pressione a tecla ÍNDICE para avançar para o próximo item do
menu.
pressionada no Operation Mode (modo de operação), você aumenta o
SETA PARA BAIXO: Diminui um valor ou altera um item do menu. Ao ser
pressionada no Operation Mode, você diminui o valor do ponto de ajuste.
mantido o valor ou item salvo previamente. Quando pressionada no
Operation Mode, o controlador passa para o Regulation Mode. Se
pressionada por mais de três segundos no Operation Mode, o controlador
passa para o Initial Setting Mode. Se pressionada no Regulation Mode
RECURSOS DE SEGURANÇA
Esta série de controladores possui dois ajustes de bloqueio de segurança integrados para
evitar que pessoal não autorizado altere os parâmetros de configuração. Esses
parâmetros são definidos no Operation Mode.
A opção de bloqueio LoC1 afeta todos os parâmetros do controlador. Se essa
configuração estiver ativada, o operador terá de desbloquear o contr olador para modificar
os parâmetros.
A opção LoC2 bloqueia todos os parâmetros, exceto o ponto de ajuste. Se essa
configuração estiver ativada, o único parâmetro que o operador consegue modificar é o
ponto de ajuste. Para alterar quaisquer outros parâmetros, o operador terá de
desbloquear o controlador antes de fazer qualquer mudança.
Para desbloquear o controlador, o operador deve pressionar as teclas ENTER e ÍNDICE
simultaneamente.
Página 8
Page 9
DESCRIÇÃO DA OPERAÇÃO DE CONTROLE
HOME é o visor normal durante o tempo em que o controlador estiver funcionando. Se
não houver erros ou funções ativas, esse visor indicará, na parte superior, a variável do
processo (temperatura, pressão, fluxo, percentual de umidade relativa, etc.) que está
sendo medida e o ajuste da variável na parte inferior.
A função de rampas e patamares e quaisquer mensagens de err o podem alterar o visor
HOME. A seguir , são apresentadas as descrições desses visores especiais.
Se a função de rampas e patamares estiver ativada, o visor inferior mostrará o atual
programa e o segmento em andament o. As seta s PARA CIMA e PARA BAIXO podem ser
pressionadas para mostrar, no visor inferior, o Ponto de ajuste (SP) do segmento em
execução ou o tempo restante desse segmento (r-ti). Depois de alterar o visor inferior
para o tempo restante ou Ponto de ajuste, a tecla ENTER deve ser pressionada para
exibir os valores.
As mensagens de erro são apresentadas na página 26.
Página 9
Page 10
Controle de aquecimento, resfriamento ou loop duplo
A temperatura pode ser controlada tanto por aquecimento quanto por resfriamento. Na
série B de controladores, o aquecimento e o resfriamento podem ser operados
simultaneamente usando um controle de saída de loop duplo para manter um ponto de
ajuste de temperatura. Quando esse controle é utilizado, as saídas de controle devem
estar conectadas aos dispositivos de aquecimento e resfriamento. Consulte as
informações a seguir sobre a operação de cada configuração.
Os modos de controle (Control Modes) são selecionados, alt erando o parâmetro S-HC n o
Initial Setting Mode.
Selecione a opção HEAt para aquecer ou selecionar o controle de ação reversa para a
saída 1. Se esta opção for selecionada, a saída 2 passará a funcionar como alarme 3.
Selecione a opção CooL para resfriar ou selecionar o controle de ação direta para a saída
1. Se esta opção for selecionada, a saída 2 passará a funcionar como alarme 3.
Selecione H1C2 ou C1H2 para o controle de saída de loop duplo para as saídas 1 e 2. Se
a opção H1C2 estiver selecionada, a saída 1 será para pré-aquecimento ou controle de
ação reversa e a saída 2 será para resfriamento ou controle de ação direta. Se a opção
C1H2 estiver selecionada, a saída 1 será para resfriamento ou controle de ação direta, ao
passo que a saída 2 será para aquecimento ou controle de ação reversa.
Configurar o Control Mode para PID quando o controlador está configurado para controle
de saída de loop duplo at iva os parâmetros Proportional Band Coefficient (coeficiente de
banda proporcional) (CoEF) e Dead Band (banda morta) (dead).
O Proportional Band Coefficient (CoEF) ajusta o valor da banda proporcional para a saída
2 com base na banda proporcional da saída 1. A banda proporcional da saída 2 será
igual à banda proporcional (Pn) da saída 1, mult iplicada pelo CoEF. O tempo integral (in)
e o tempo derivativo (dn) serão os mesmos para ambas as saídas.
O parâmetro Dead Band (dEAd) define uma área em que as saídas de aquecimento e
resfriamento estão operando a 0%. A banda morta é centralizada no ponto de ajuste no
modo de controle de saída de loop duplo. A página 19 apresenta uma ilustração da
banda morta.
Página 10
Page 11
PROGRAMAÇÃO E OPERAÇÃO DE RAMPAS/PATAMARES
O recurso de rampas/patamares oferece grande flexibilidade, pois permite que sejam
feitas alterações no ponto de ajuste ao longo de um período de tempo pré-determinado.
Teoria da operação
Essa série de controladores permite uma abordagem muito simples para programar a
função de rampas. Em vez de exigir que o operador calcule um valor de aproximação
(geralmente em graus por minuto), a série faz o cálculo internamente. Assim, o operador
só precisa programar o ponto de ajuste e o tempo para obtê-lo. Quando o segmento de
rampa é executado pelo controlador, ele calcula a função de rampa necessária para
passar o processo do valor inicial (PV atual) para o valor desej ado (SP programado) no
tempo permitido.
Os patamares são segmentos de rampa nos quais o ponto de ajuste tem o m esmo valor
do processo inicial. Isso permite rampas de múltiplos estágios sem desperdiçar os
segmentos de patamares intermediários. Entretanto, deve-se tomar cuidado para que o
processo realmente atinja o valor de patamar antes que o tempo do patamar se inicie.
Caso contrário, o segmento seguinte calcula uma inclinação a partir do PV inicial para o
SP alvo. Dependendo dos requisitos do processo, essa diferença pode ser importante.
Procure testar os programas para obter os resultados desejados, antes de processar o
material de produção.
Não opere o autoajuste (auto-tuning) enquanto uma função de rampa estiver
funcionando, pois ela impede que o autoajuste opere corretamente. Todos os
ajustes devem estar configurados antes de operar a função de rampas/patamares.
Página 11
Page 12
Configuração do programa
Toda a programação da função de rampas/patamares é feita no Initial Setting Mode.
Talvez seja melhor elaborar sua programação em um pedaço de papel antes de acessar
a sequência do menu d e programação.
No Initial Setting Mode, acesse o parâmetro Control Mode (CtrL). Ajuste-o para ProG.
Pressione a tecla ÍNDICE para acessar o parâmetro Pattern Editing (edição de
programas) (PAtn). Utilize as setas para escolher o programa que você deseja editar.
Depois de desligar o parâmetro Pattern Editing selecionando a opção off, pressione a
tecla ÍNDICE para acessar o parâmetro seguinte no Initial Setting Mode. A função de
rampas e patamares conta com 8 programas diferentes (de 0 a 7). Cada programa
contém 8 segmentos (de 0 a 7) para ponto de ajuste e tempos de execução, um
parâmetro para link (Linn), um para Cycle (ciclo) (CyCn) e um para actual step (segmento
em andamento) (PSYn).
A posição inicial do segmento 0 no programa 0 é uma função de patamar. O controlador
deve ser programado para atingir a temperatura X do ponto de ajuste (SV) depois do
tempo de execução T. A unidade controla a temperatura do processo (PV) até at ingir a
temperatura X e mantê-la nesse nível. O tempo de execução T é determ inado pelo tem po
de execução (ti00) para o segmento 0. O ponto de ajuste-alvo (SP00) para o segment o 0
deve ser igual à temperatura do ponto de ajuste (SV).
Depois do primeiro segmento, programe os segmentos SP01 e ti01 até SP07 e ti07 do
primeiro programa. O valor do ponto de ajuste pretendido (SP0n) é expresso em
unidades reais da mesma forma que seu ponto de ajuste (SV). Se o controlador estiver
configurado para temperatura, as exibições do ponto de ajuste alvo se referirão a
temperatura. Se o controlador estiver programado para alguma outra unidade de
engenharia, as indicações serão configuradas naquela unidade. O tempo de execução
pretendido (ti0n) está em unidades de tempo (hh.mm). Os parâmetros dos segmentos
serão seguidos pelos parâmetros Actual Step, Cycle e Link, para cada programa.
O parâmetro Actual Step ( PSYn) define o último segmento executável para o programa
em andamento. Por exemplo, se o parâmetro Actual Step for 2 para o programa 0, o
programa executa somente os segmentos 0, 1 e 2 para o programa 0.
O parâmetro Cycle (CyCn) determina quantas vezes o programa atual ser á repetido. Por
exemplo, se o parâmetro Cycle para o programa 0 estiver ajustado par a 2, os segmentos
no programa 0 serão repetidos duas vezes antes de passar para o programa seguinte.
O parâmetro Link (Linn) determina o programa seguinte a ser executado. Por exemplo, se
o parâmetro for 3 para o programa 0, a programação pulará os programas 1 e 2 e
começará a executar o programa 3 depois que o programa 0 for concluído. Se o
parâmetro Link estiver desligado (oFF), o programa será interrompido depois de executar
o atual e a temperatura será mantida no ponto de ajuste do último segmento executado.
Página 12
Page 13
Função
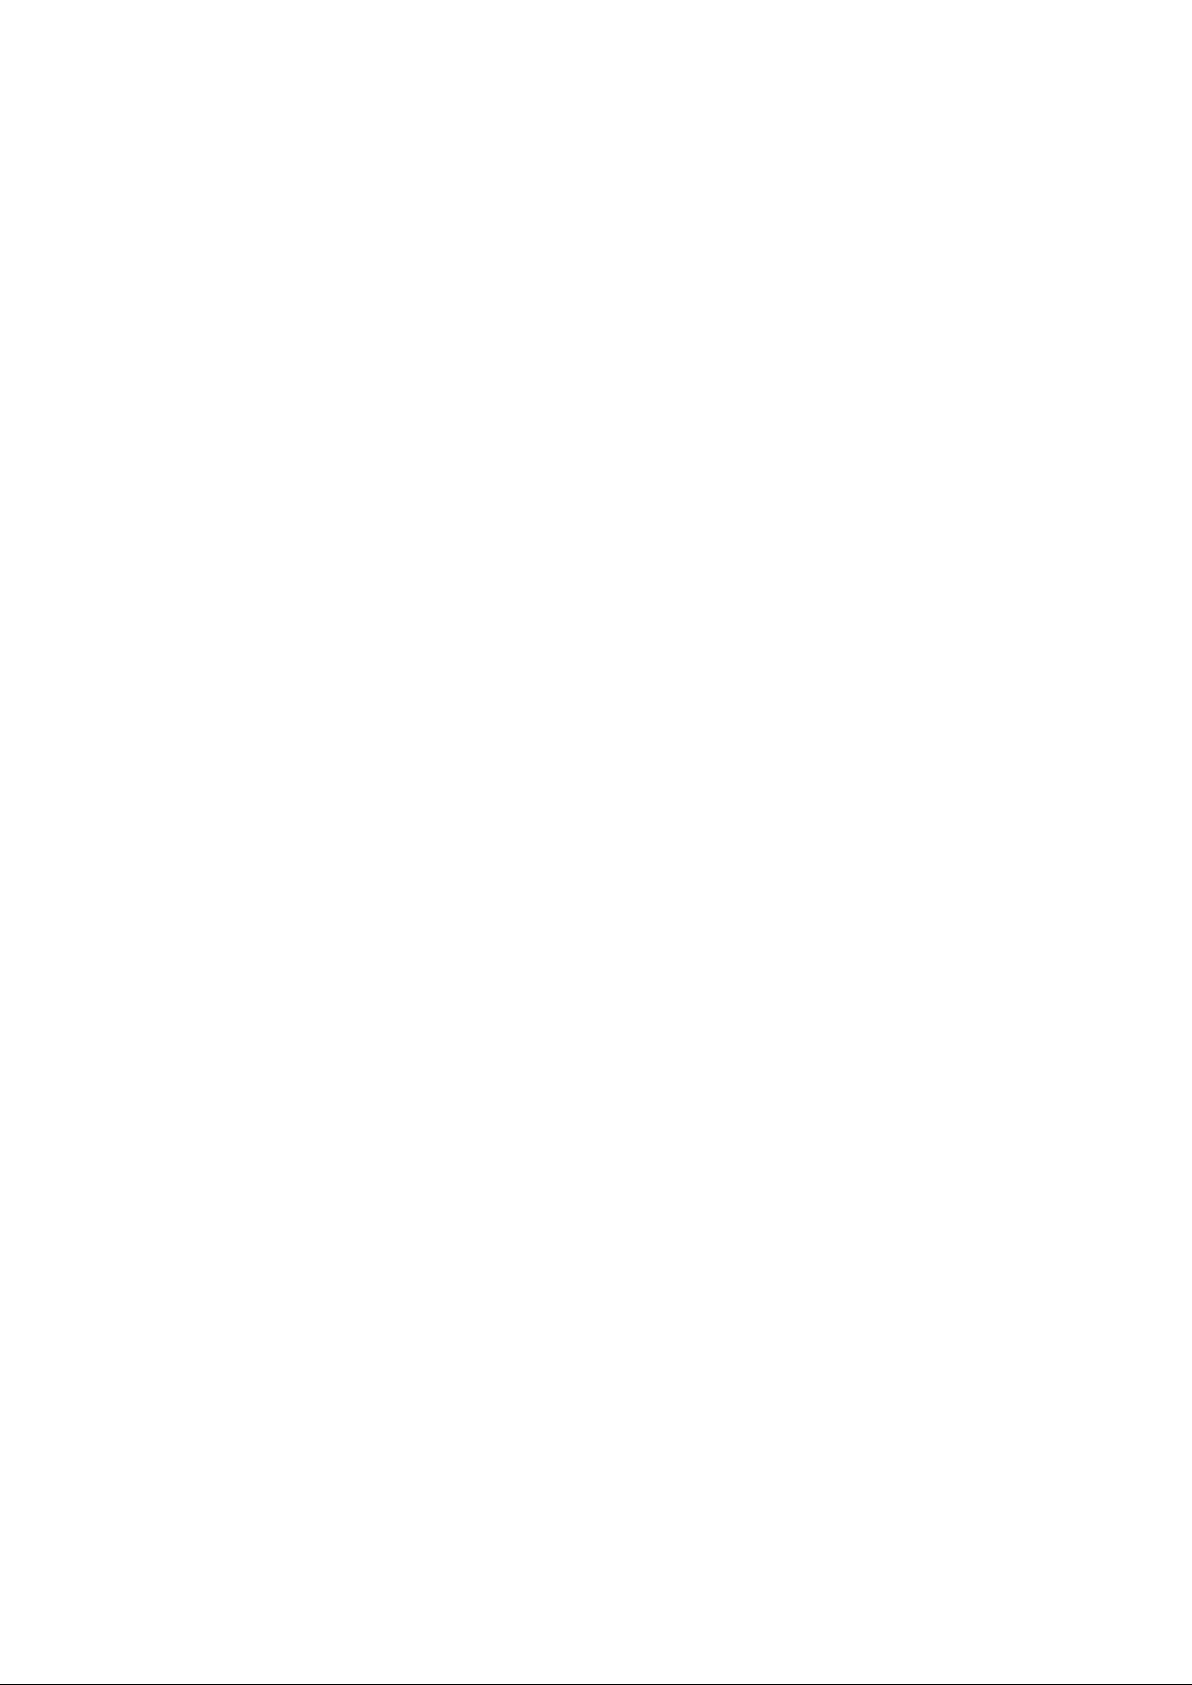
A função de rampas e patamares é iniciada através do parâmetro Run/Stop (iniciar/parar)
(r-S) no Operation Mode. Esse parâmetro apresenta quatro valores possíveis.
Se o parâmetro Run/Stop estiver configurado para rUn (executar), o programa começará
a executar em ordem, a partir do segmento 0 do programa de inicialização.
Se o parâmetro Run/Stop estiver configurado para Program Stop (PStP) (parar
programa), o programa para e mantém a temperatura do último ponto de ajuste anterior à
interrupção do programa. Quando o parâmetro Run/Stop for reiniciado, o programa
reinicia e executa a partir do segmento 0 do programa de inicialização. A seleção do
programa de inicialização (Ptrn) se torna disponível apenas quando o parâmetro
Run/Stop estiver programado para Program Stop.
Se o parâmetro Run/Stop estiver configurado para Program Hold (pausar programa)
(PHod), o programa será pausado e a temperatura será mantida no valor do ponto de
ajuste que estava ativo antes da pausa no programa. Depois que a execução do
parâmetro Run/Stop for retomada, o programa prossegue com o segmento anterior ao
que estava ativo quando a pausa foi feita e começa a executar o restante do programa.
Exibição
Durante o controle do programa de rampas e patamares, a exibição-padrão do SV é PXX, onde P indica o programa de execução em andamento e XX indica o Set Point Value
(valor do ponto de ajuste) (SP) ou Residual Time (tempo restante) (r-ti). O Set Point Value
indicará no visor SV o ponto de ajuste da temperatura do segmento em execução. O
Residual Time indicará no visor SV o tempo restante do segmento em execução. Depois
de selecionar o Set Point Value ou Residual Time, a tecla ENTER deve ser pressionada
para gravar a mudança de exibição.
Página 13
Page 14
PROGRAMAÇÃO E OPERAÇÃO DO PID
Teoria da operação
O método de controle PID é baseado no ajuste individual dos valores de banda
proporcionais, de tempo integral e de tempo derivativo, par a ajudar determinada unidade
a compensar, automaticamente, as alterações em um sistema de controle. A banda
proporcional é a faixa de medição em torno do ponto de ajuste em que ocorre o controle.
O controle aumenta ou diminui a saída de forma proporcional ao desvio da temperatura
do processo em relação ao ponto de ajuste. O tempo integral elimina o undershoot e
overshoot do ponto de ajuste ao ajustar o controle de proporcionamento com base na
quantidade de desvios do ponto de ajuste durante uma operação em regime permanente.
O tempo derivativo elimina o undershoot e o overshoot ao ajustar o controle de
proporcionamento de acordo com a taxa de elevação ou redução da temperatura do
processo. A correção do desvio integral (integral deviation offset correction, ioFn)
aumenta a velocidade na qual o valor do processo atinge o valor do ponto de ajuste.
Se esse parâmetro estiver ajustado para zero, a saída será zero quando o valor do
processo for igual ao valor do ponto de ajuste. Se o parâmetro de tempo integral for
utilizado somente para eliminar um erro em regime permanente, o tempo para at ingir o
ponto de ajuste pode ser longo, pois é preciso tempo para acumular o erro. Esse
parâmetro define o nível de saída-padrão na inicialização. Quando o tempo integral
estiver configurado para 0, a correção do desvio no controle derivativo proporcional
(proportional derivative offset correction, PdofF) substitui a correção do desvio integral,
mas tem a mesma função.
Configuração do programa
Para usar a função PID nos controladores da série B, o Control Mode terá de ser ajustado
para PID no Initial Setting Menu. Depois de alterar o Control Mode, os parâmetros de PID
podem ser acessados no Regulation Menu. Esses parâmetros podem ser programados
manualmente ou configurados pelo controlador, usando a f unção autotune (autoajuste).
Com essa função, o sistema utiliza o método de tentativa e erro para ajustar os
parâmetros de PID, a fim de proporcionar o controle mais preciso. Uma vez que o tem po
para ajustar com precisão o controle pode variar em função o processo, o controlador
também pode ser ajustado manualmente para valores de PID conhecidos, antes de
executar o autotune. O parâmetro Run/Stop deve ser configurado para iniciar o
autoajuste.
O controlador conta com quatro perfis de valores PID definidos pelo usuário (PID0 a
PID3), além de uma função de autosseleção (PID4). Cada conjunto de valores inclui um
valor de ponto de ajuste (Svn), banda proporcional (Pn), tempo integral (in), tempo
derivativo (dn) e configuração de desvio integral (iofn). Se a função PID4 for selecionada,
o controlador define qual conjunto de parâmetros inseridos pelo usuário será utilizado
com base na proximidade do valor do ponto de ajuste do perfil em relação ao atual valor
do processo.
Página 14
Page 15
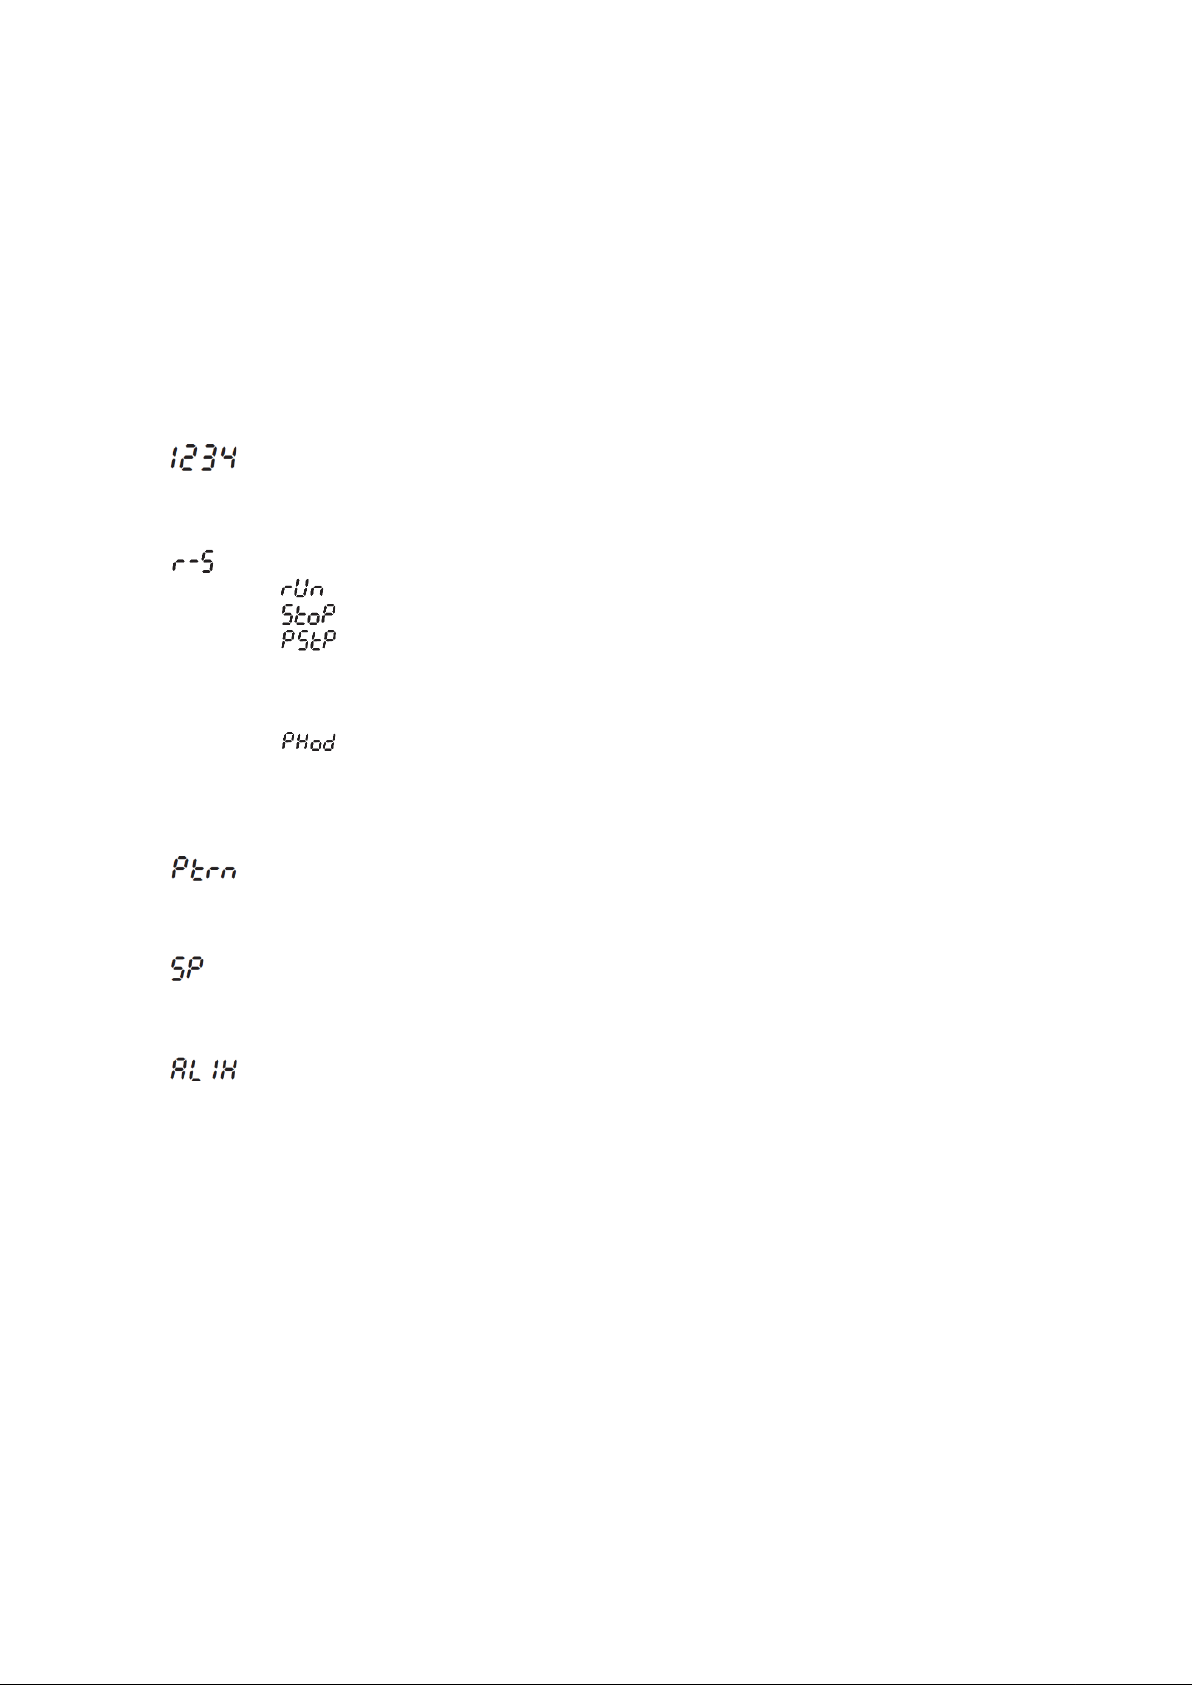
Ajusta o valor do ponto de ajuste – pode ser qualquer valor
temperatura.
Seleciona o controle de saída Run-Stop.
Ativa saídas e inicia a função rampas/patamares.
Desativa as saídas e interrompe a função rampas/patamares.
Interrompe o programa de rampas/patamares, mas as saídas
programa de inicialização.
Pausa o programa de rampas/patamares, mas as saídas
àquele no qual o prog rama estava quando houve a pausa.
Define o programa de inicialização para a função de
definido para PStP.
Número de dígitos à direita da casa decimal. A posição do
exceto para os termopares do tipo B, S e R.
Ponto de ajuste alto do alarme 1. Pode não aparecer,
dependendo da configuração ALA1 no Initial Setting Menu.
DESCRIÇÃO DA ESTRUTURA DO MENU
A programação do controlador é dividida em três menus (Operation, Regulation e Initial
Setting). No caso de operação normal, o controle será realizado no menu Operation.
OPERATION MENU (MENU DE OPERAÇÃO)
Pressione a tecla ÍNDICE para navegar pelos itens do menu apresent ados a seguir. O
parâmetro será mostrado no visor superior, enquanto que seu valor será mostrado no
visor inferior, exceto para o ponto de ajuste, que é exibido no visor inf erior em HOME. As
setas PARA CIMA e PARA BAIXO alteram os valores dos parâmetros. A tecla ENTER
deve ser pressionada depois de quaisquer mudanças.
numérico entre o limite superior e inferior da faixa de
permanecem ativas. Disponível somente durante a operação de
rampas/patamares. O programa reinicia no segmento 0 do
permanecem ativas. Disponível somente durante a operação de
rampas/patamares. O programa reinicia no segmento anterior
rampas/patamares. Disponível somente quando r-S estiver
ponto decimal pode ser configurada para todas as entradas,
Página 15
Page 16
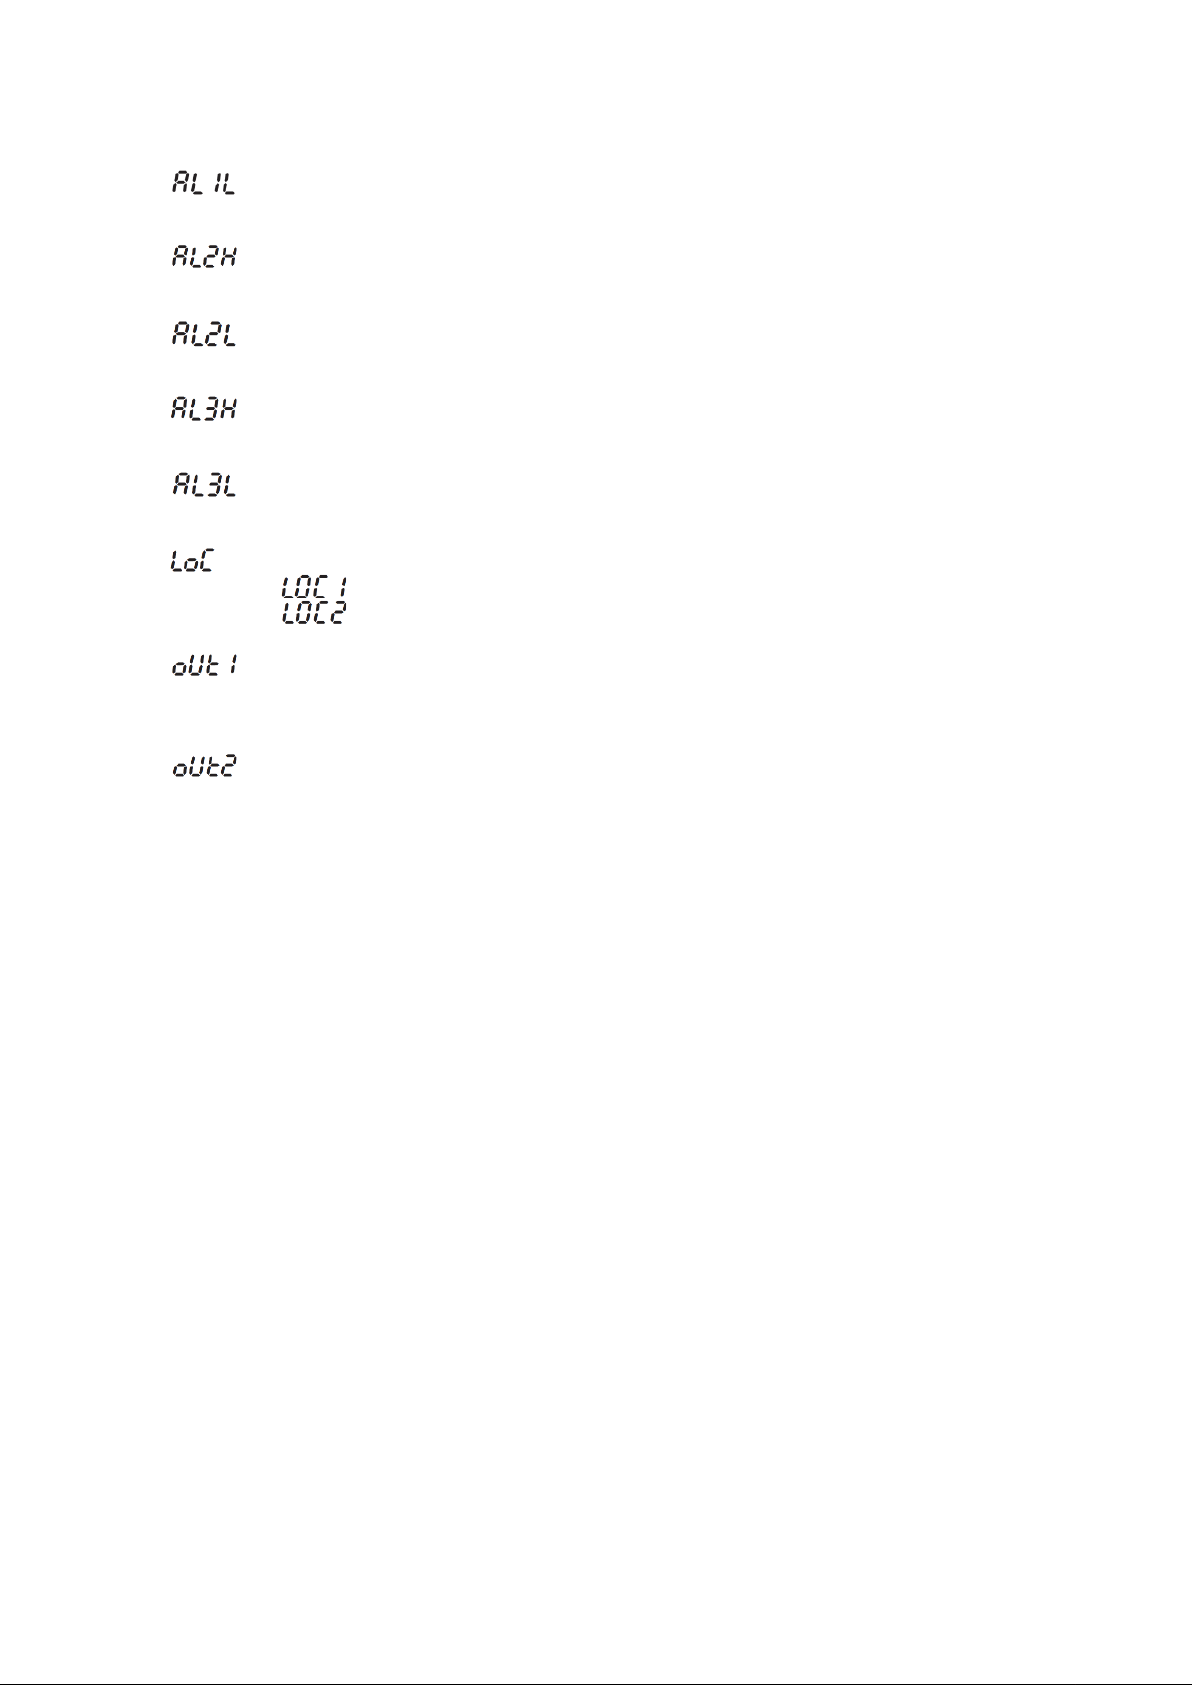
Ponto de ajuste baixo do alarme 1. Pode não aparecer,
dependendo da configuração ALA1 no Initial Setting Menu.
Ponto de ajuste alto do alarme 2. Pode não aparecer,
dependendo da configuração ALA2 no Initial Setting Menu.
Ponto de ajuste baixo do alarme 2. Pode não aparecer,
dependendo da configuração ALA1 no Initial Setting Menu.
Ponto de ajuste alto do alarme 3. Pode não aparecer,
dependendo da configuração ALA3 no Initial Setting Menu.
Ponto de ajuste baixo do alarme 3. Pode não aparecer,
dependendo da configuração ALA3 no Initial Setting Menu.
Define o bloqueio de segurança para o painel frontal.
Bloqueia todas as configurações.
Bloqueia todas as configurações, exceto o ponto de ajuste.
Exibe o valor percentual para a saída 1. No modo manual, esse
baixo.
Exibe o valor percentual para a saída 2. No modo manual, esse
baixo.
valor pode ser modificado, usando as setas para cima e para
valor pode ser modificado, usando as setas para cima e para
Página 16
Page 17
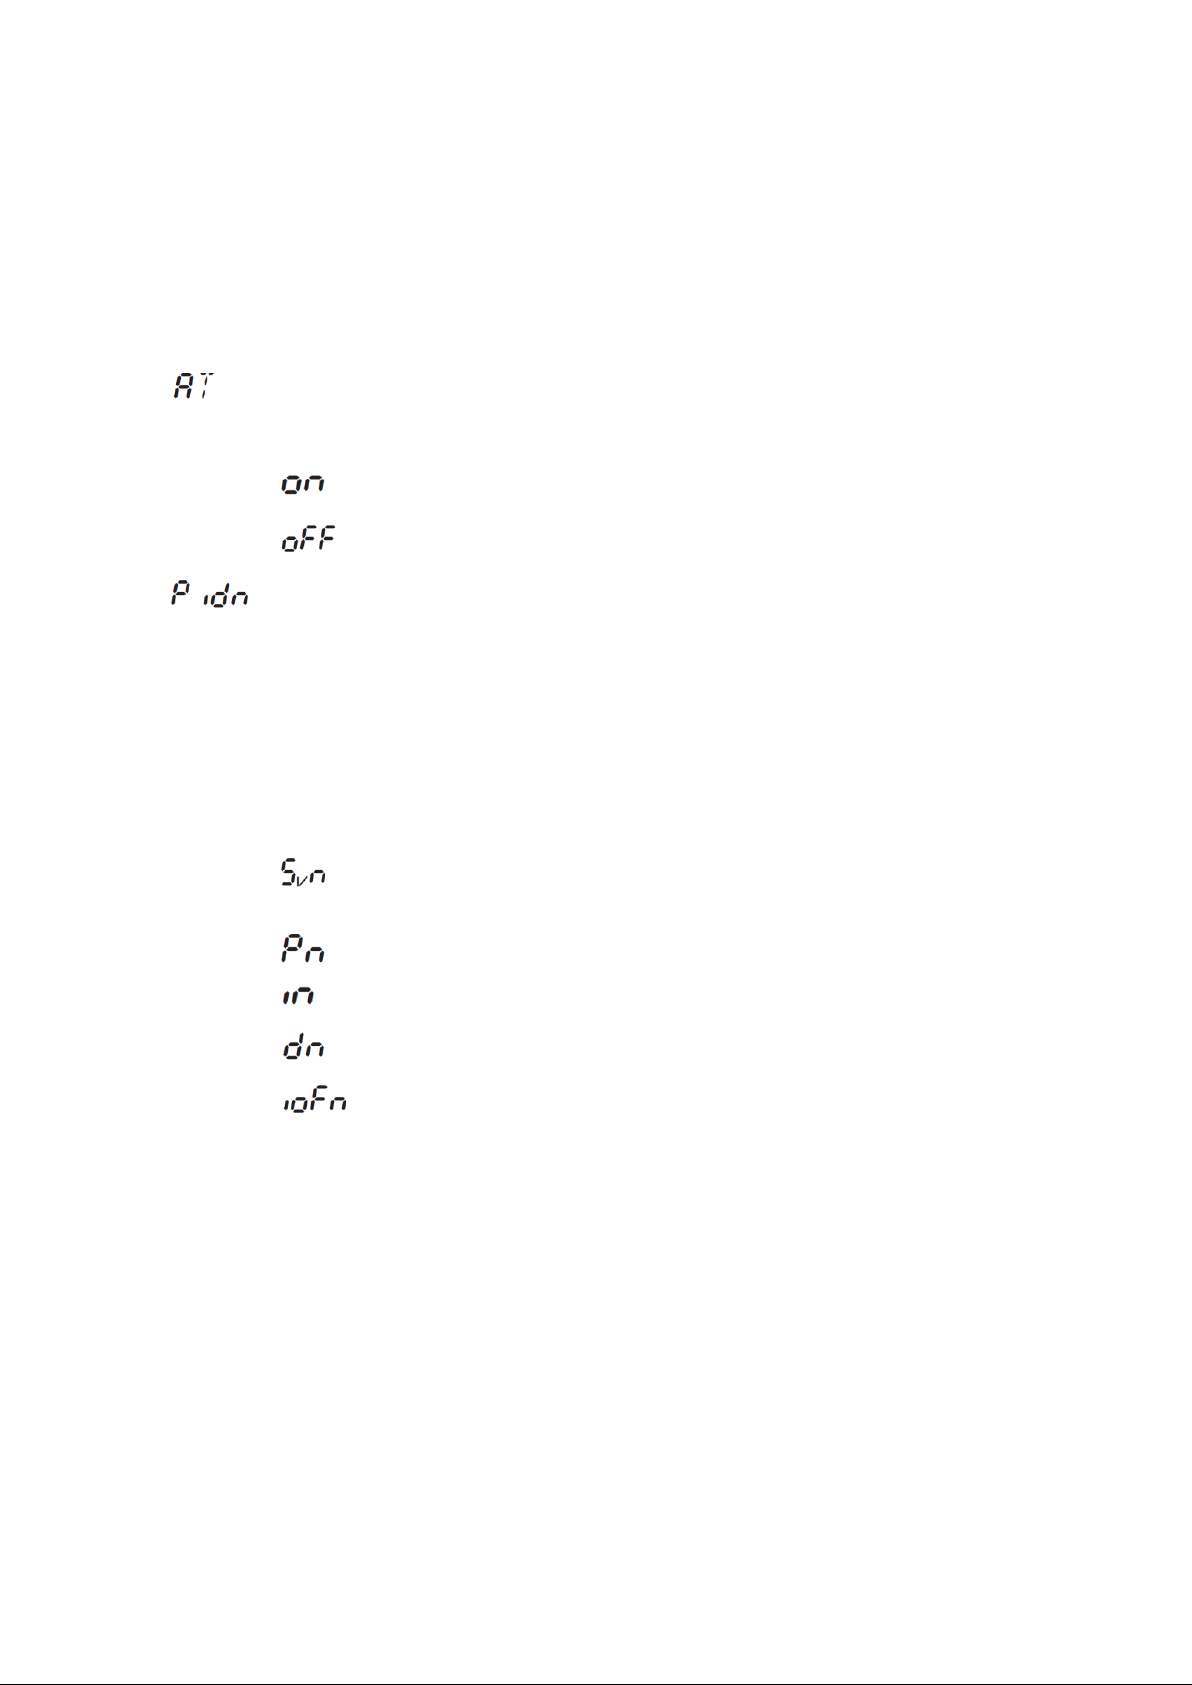
Autotune. O controlador avalia o processo e seleciona os
quando o modo de controle estiver configurado para PID.
Inicia o aprendizado do processo. Depois que o aprendizado
tiver sido concluído, o menu volta para oFF.
Desliga o autotune.
Seleciona o perfil de PID. O controlador pode armazenar até
(n = 0 a 4) .
Determina o valor de ajuste pretendido (target set value)
(n = 0 a 3) .
Configuração de banda proporcional associada a cada perfil
PID (n = 0 a 3).
Tempo integral (reset time) associado a cada perfil PID (n = 0 a
3).
Tempo derivativo (rate time) associado a cada perfil PID (n = 0
a 3).
Correção do desvio integral associado a cada perfil PID (n = 0 a
4).
MENU DE REGULAGEM
Pressione a tecla ENTER no visor Home para acessar o Regulation Menu (menu de
regulagem). Pressione a tecla ÍNDICE para navegar pelos itens do menu apresentados a
seguir. O parâmetro será exibido no visor superior, enquanto que seu valor será mostrado
no visor inferior. As setas PARA CIMA e PARA BAIXO alteram os valores dos
parâmetros. A tecla ENTER deve ser pressionada depois de executada qualquer
alteração.
valores PID para manter um bom controle. Disponível somente
quatro perfis. O visor superior mostra o perfil PID e o inferior
exibe o valor pretendido para aquele perfil.
Quando o Pid4 for escolhido, o controlador seleciona
automaticamente qual perfil PID deve ser usado, com base nos
valores de configuração pretendidos. Disponível somente
quando o modo de controle estiver ajustado para PID. Consulte
a seção sobre Programação e Operação da Função PID para
obter mais informações.
associado a cada perfil PID.
Página 17
Page 18
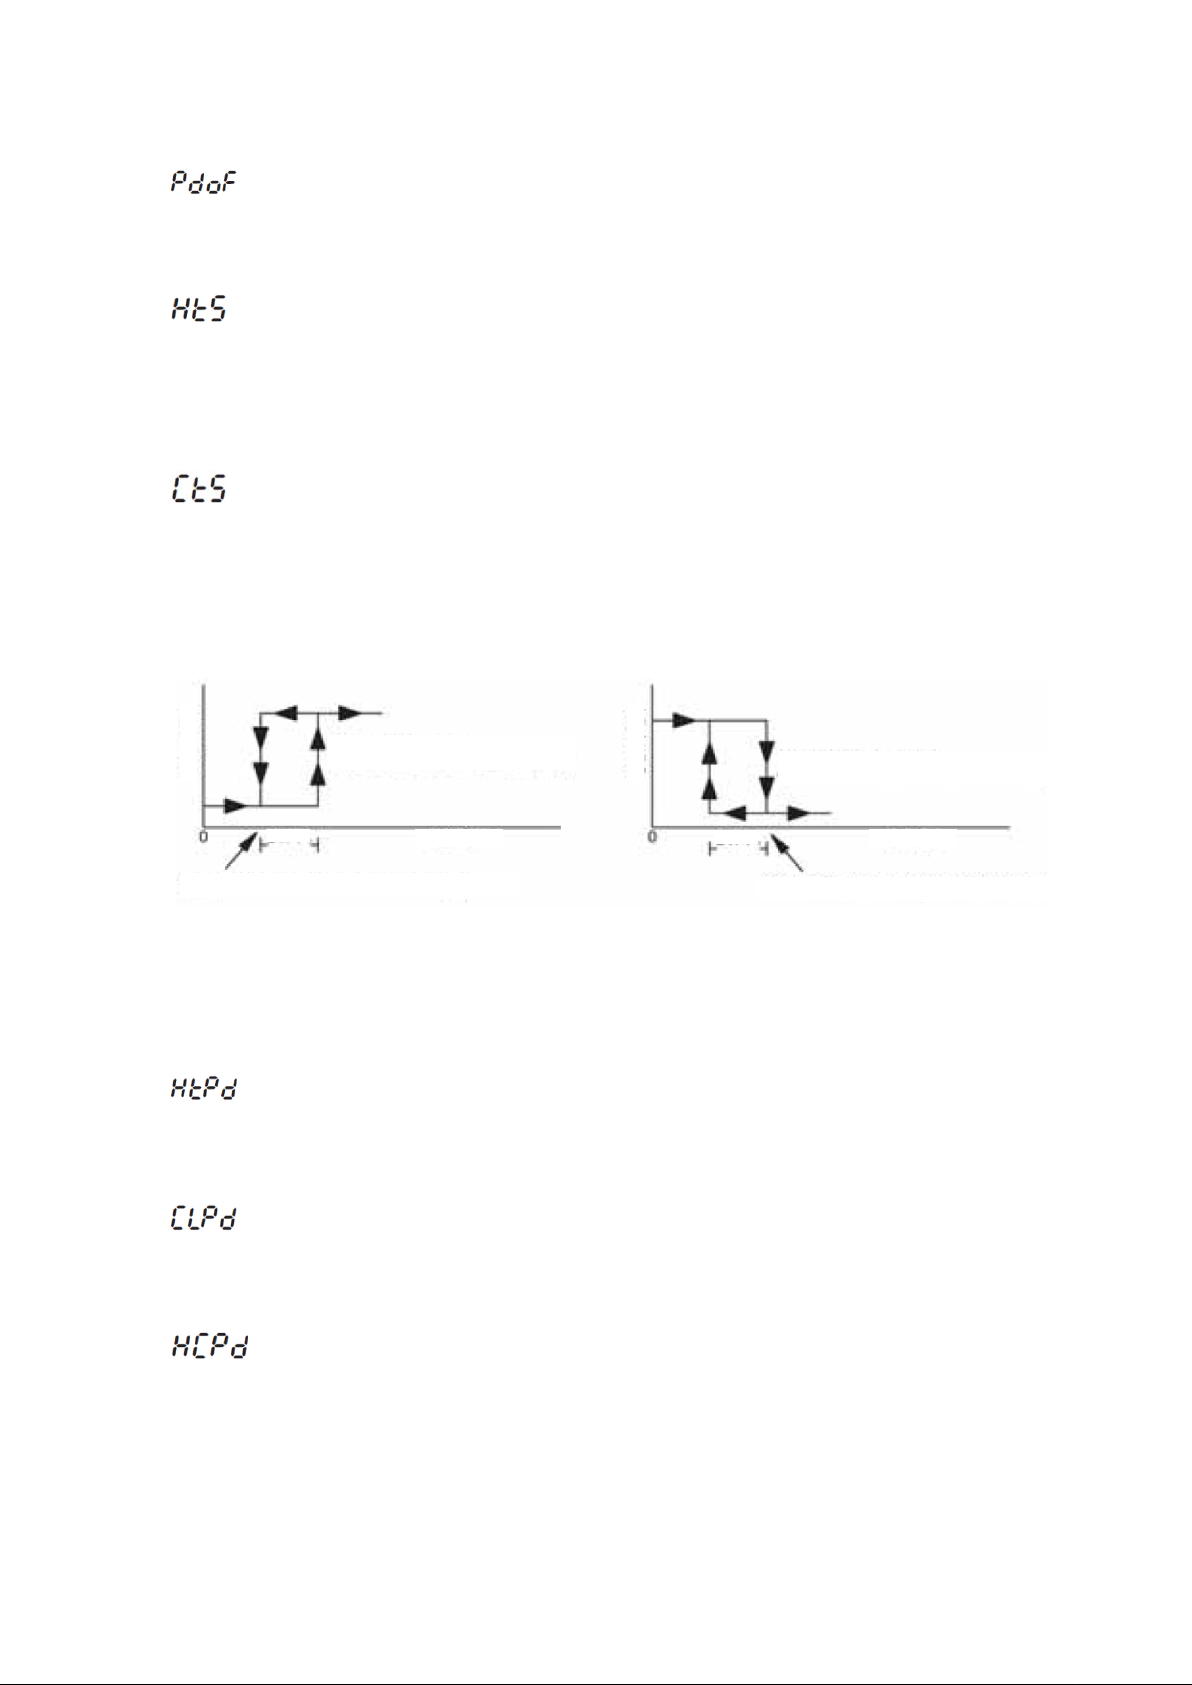
Configuração da correção do desvio de PD. Disponível
operação da função PID para obter mais informações.
Configuração de histerese (diferencial) de aquecimento. Define
para on/off control (controle liga/desliga).
Configuração de histerese (diferencial) de resfriamen to. Define
estiver configurado para on/off control (controle liga/desliga).
Configuração do ciclo de controle do aquecimento. Define a
PID ou ProG e a saída 1 estiver configurada para aquecimento.
Configuração do ciclo de controle do resfriamento. Define a
PID ou ProG e a saída 1 estiver configurada para resfriamento.
Configuração do ciclo de controle para a saída 2. Define a
PID e controle de saída de duplo loop.
AÇÃO DIRETA (DIFERENCIAL NA ESCALA
ASCENDENTE)
ENTRADA
SAÍDA
DIF.
SP# (PONTO DE AJUSTE DO VALOR MOSTRADO)
SP# (PONTO DE AJUSTE DO VALOR MOSTRADO)
ENTRADA
AÇÃO REVERSA (DIFER ENCIAL NA ESCALA
DESCENDENTE)
SAÍDA
DIF.
somente quando o modo de controle estiver configurado para
PID e o temp o integral for igual a 0. Consulte a programação e
o valor das diferenças entre o ponto de desligamento (ponto de
ajuste) e o de li gamento. A figura A mostra o comportamento de
saída para uma aplicação de aquecimento (atuação reversa).
Disponível somente quando o control mode estiver configurado
o valor para o total de diferenças entre o ponto de desligamento
(ponto de ajuste) e o de ligamento. A figura A mostra o
comportamento de saída para uma aplicação de resfriamento
(atuação direta). Disponível somente quando o control mode
Figura A: comportamento de saída para aplicações do tipo liga/desliga de
aquecimento/resfriamento
duração de um período ou ciclo para a saída 1. Disponível
somente quando o modo de controle estiver configurado para
duração de um período ou ciclo para a saída 1. Disponível
somente quando o modo de controle estiver configurado para
duração de um período ou ciclo para a saída 2. Disponível
somente quando o modo de controle estiver configurado para
Página 18
Page 19
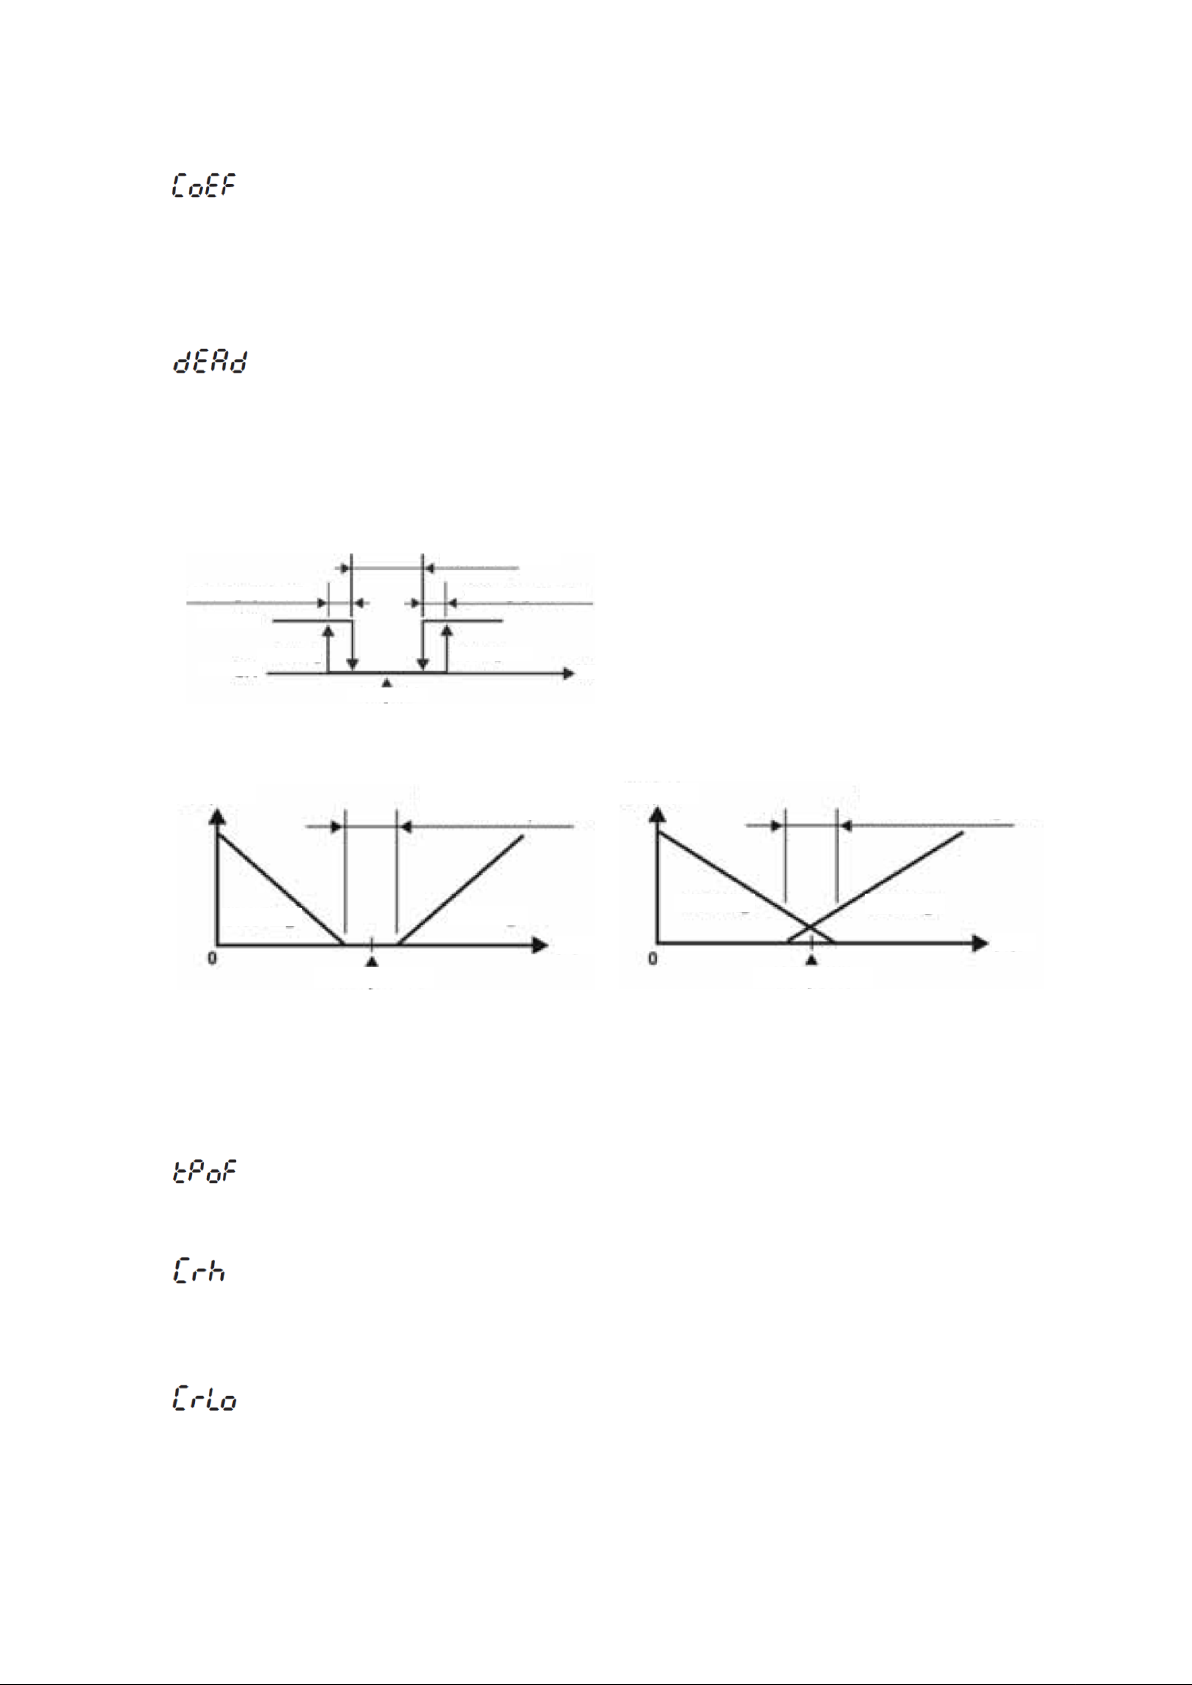
Coeficiente da banda proporcional. Ajusta o valor da banda
configurado para PID e controle de saída de duplo loop.
Banda morta. Zona centralizada no ponto de ajuste no qual
controlador está configurado para saída de duplo loop.
Desvio da temperatura de processo. Esse recurso permite que
externa ou para compensar um erro no sensor.
Limite alto da saída analógica. Define o limite superior real da
saída analógica.
Limite baixo da saída analógica. Define o limite superior real da
analógica.
Histerese de aquecimento
Dead Band (banda morta)
Histerese de resfriamento
Resfriamento
Aquecimento
Ponto de ajuste
LIGA
DESLIGA
PV
Saída
Banda morta: dead
Aquecimento
Resfriamento
Valor do ponto
PV
Saída
Banda morta: dead
Largura de banda =
Aquecimento
Resfriamento
Valor do ponto
PV
proporcional para a saída 2. A banda proporcional da saída 2 é
igual à banda proporcional da saída 1 multiplicada pelo
coeficiente da banda proporcional. Esse parâmetro é
disponibilizado somente quando o modo de controle estiver
presume-se que o controlador esteja no nível de ajuste
desejado. As saídas serão desligadas neste ponto, a não ser
que haja um desvio integral ou que a banda morta seja
negativa. Esse parâmetro é mostrado somente quando o
Operação de saída de controle ON/OFF (liga/desliga) durante controle de saída de duplo loop.
Largura de banda = positiva
Controle de PID, Banda Morta positiva Controle de PID, Banda Morta negativa
Figura B: Operação de saída durante controle de loop duplo
o valor de entrada seja modificado com base em referência
saída analógica quando a saída do controlador estiver
operando a 100%. Disponível somente para modelos com
negativa
saída analógica quando a saída do controlador estiver
operando a 0%. Disponível somente para modelos com saída
Página 19
Page 20
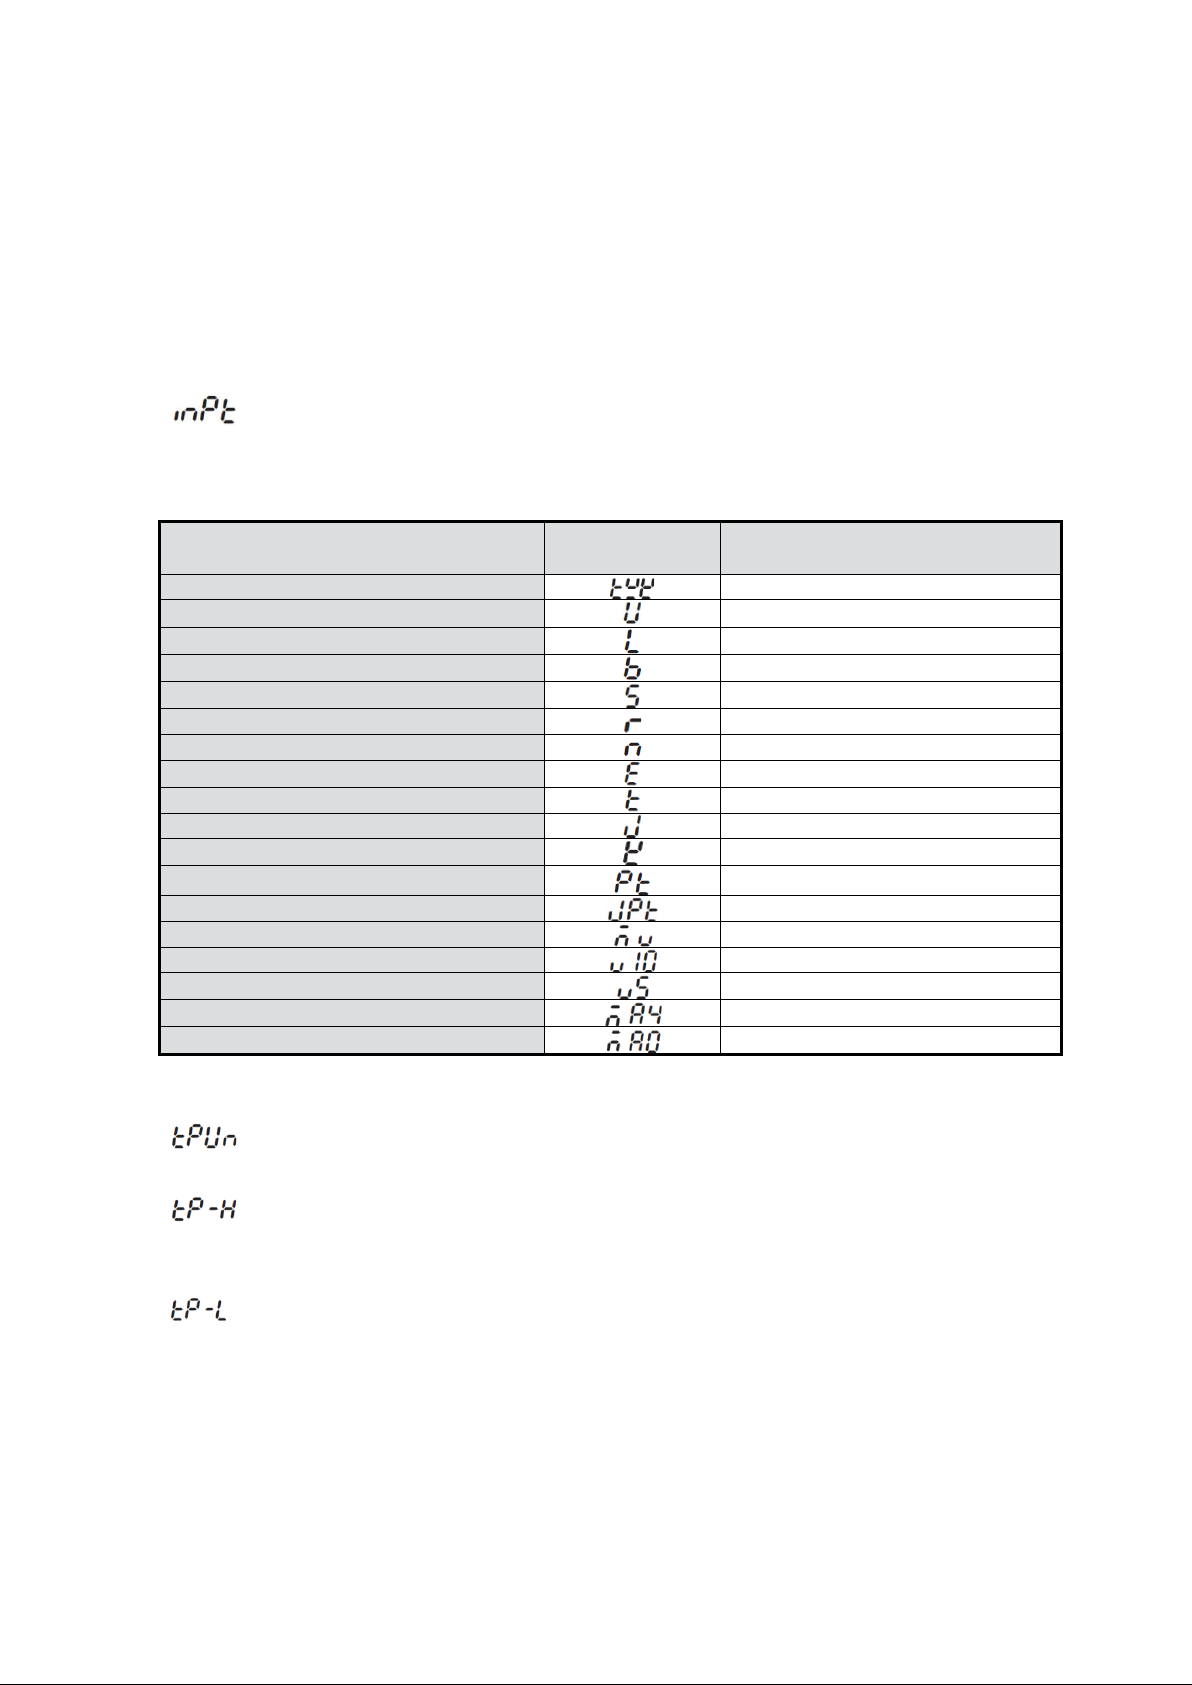
Seleção de entrada. Selecione um dos seguintes tipos de
instalado um resistor de 250 ohms em todos os terminais.
Tipo de sensor de temperatura da
entrada
Termopar tipo TXK
-328 ~ 1472°F (-200 ~ 800°C)
Termopar tipo U
-328 ~ 932°F (-200 ~ 500°C)
Termopar tipo L
-328 ~ 1562°F (-200 ~ 850°C)
Termopar tipo B
212 ~ 3272°F (100 ~ 1800°C)
Termopar tipo S
32 ~ 3092°F (0 ~ 1700°C)
Termopar tipo R
32 ~ 3092°F (0 ~ 1700°C)
Termopar tipo N
-328 ~ 2372°F (-200 ~ 1300°C)
Termopar tipo E
32 ~ 1112°F (0 ~ 600°C)
Termopar tipo T
-328 ~ 752°F (-200 ~ 400°C)
Termopar tipo J
-148 ~ 2192°F (-100 ~ 1200°C)
Termopar tipo K
-328 ~ 2372°F (-200 ~ 1300°C)
Resistência de platina (Pt100)
-328 ~ 1112°F (-200 ~ 600°C)
Resistência de platina (JPt100)
-4 ~ 752°F (-20 ~ 400°C)
Entrada analógica 0 a 50mV
-999 ~ 9999
Entrada analógica 0 a 10V
-999 ~ 9999
Entrada analógica 0 a 5V
-999 ~ 9999
Entrada analógica 4 a 20mA
-999 ~ 9999
Entrada analógica 0 a 20mA
-999 ~ 9999
Unidades de temperatura. Esse parâm etro está disponível
somente no caso de entradas para termopar ou RTD.
Limite alto de escala. Define o limite superior da faixa de
configuração, o visor exibe um código de erro.
Limite baixo de escala. Define o limite inferior da faixa de
configuração, o visor exibe um código de erro.
MENU DE CONFIGURAÇÃO INICI AL
Pressione e mantenha pressionada a tecla ENTER por, pelo menos, três segundos,
quando o visor do dispositivo estiver em Home, para acessar o Initial Setting Menu (menu
de configuração inicial). Pressione a tecla ÍNDICE para navegar pelos itens do menu
apresentados a seguir. O parâmetro será mostrado no visor superior, enquanto que seu
valor será exibido no visor inferior. As setas PARA CIMA e PARA BAIXO alteram os
valores dos parâmetros. A tecla ENTER deve ser pressionada depois que quaisquer
modificações forem feitas.
entrada da tabela abaixo. Para entradas de corrente, deve ser
Visor de LED Faixa de temperatura
temperatura. Se a temperatura do processo ultrapassar essa
temperatura. Se a temperatura do processo ultrapassar essa
Página 20
Page 21
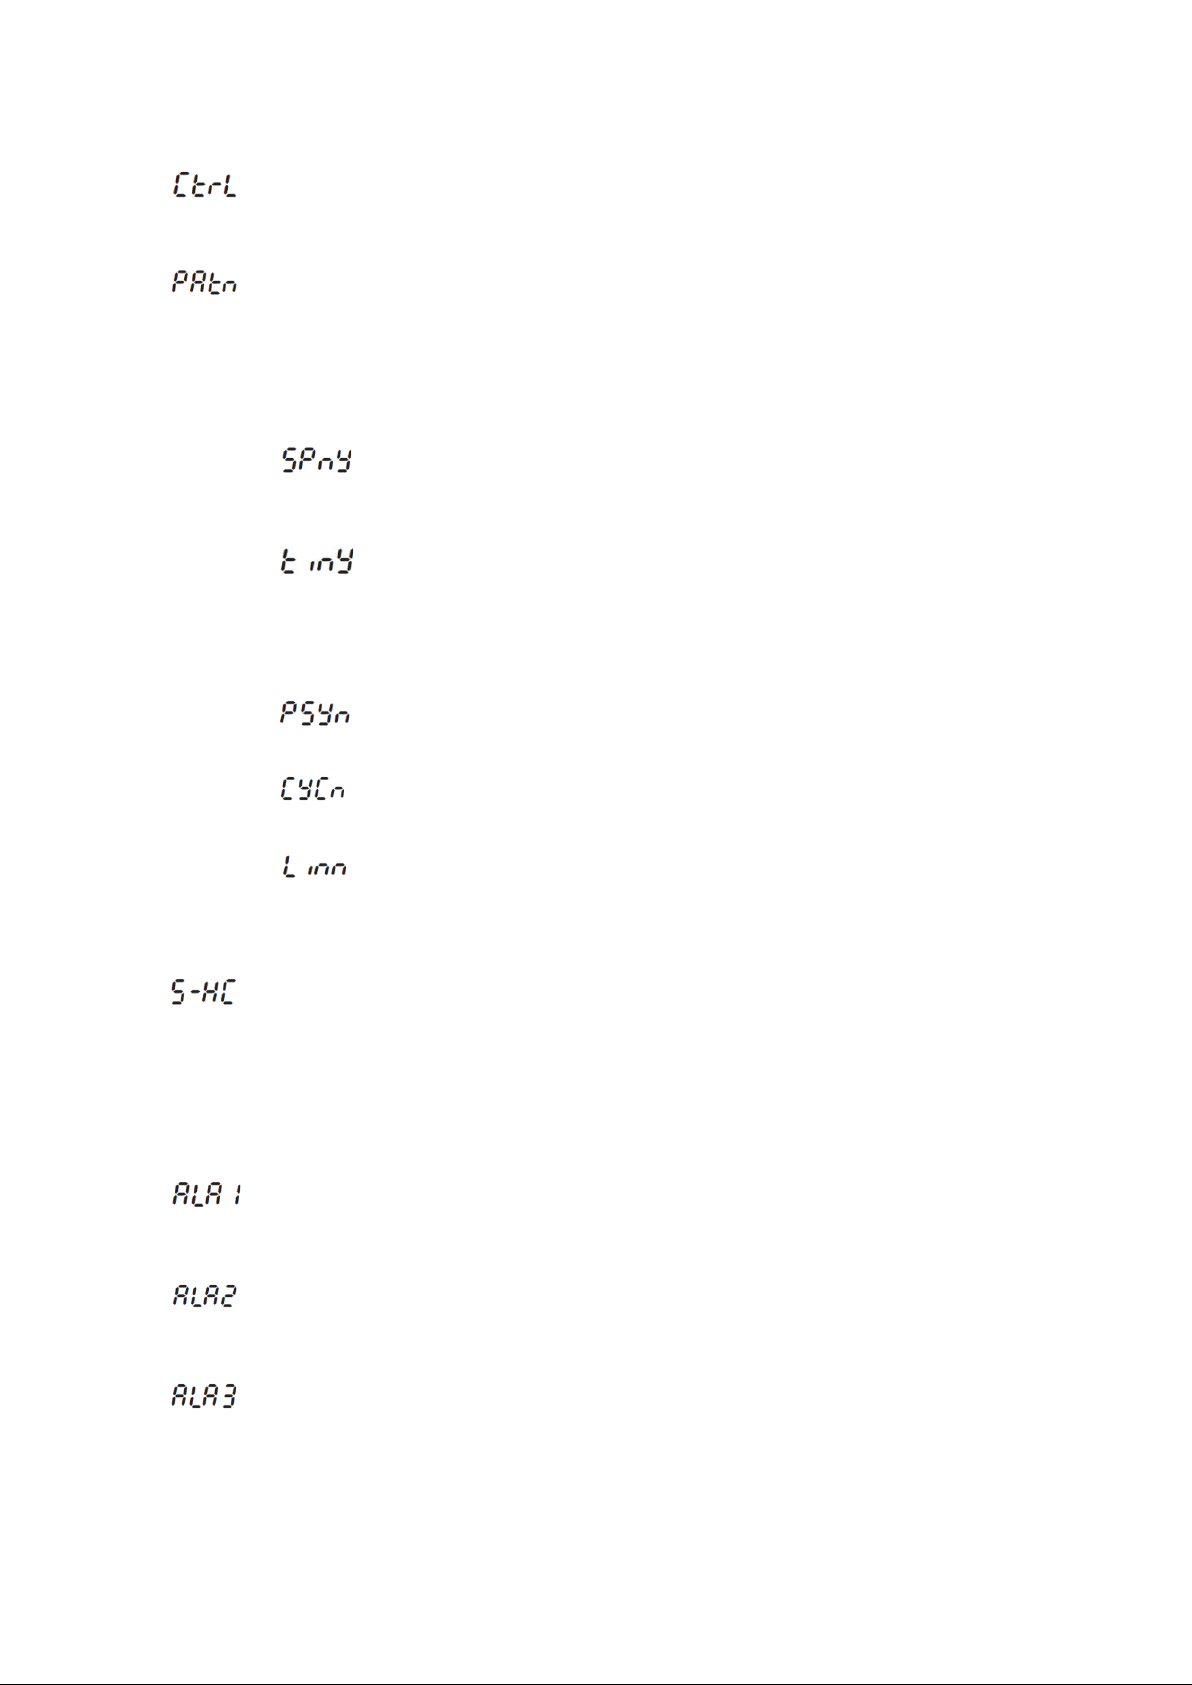
Modo de controle. Seleciona o método de operação de
manual ou rampas/patamares.
Seleção do programa de rampas/patamares. Permite ao
patamares, o parâmetro deve ser desligado (n = 0 a 7).
Segmenta o ponto de ajuste para programa n e segmento y.
ser SP00. O último dev e ser SP77 (n = 0 a 7, y = 0 a 7).
Segmenta o tempo para o programa n e o segmento y. Por
(n = 0 a 7, y = 0 a 7)
Último segmento para o programa n. Define o último segmento
que será executado no programa atual (n = 0 a 7).
Configuração de loop para programa n. Define o número de
vezes que o prog rama em execução será repetido (n = 0 a 7).
Link para o programa n. Define o programa seguinte que será
último ponto de ajuste (n = to 7).
Seleção quente/frio. Determina se as saídas 1 e 2 devem ser
quentes ou frias.
HEAt = Saída 1 = Aquecimento
H2C1 = Saída 1 = Resfriamento; Saída 2 = Aquecimento
Configuração do alarme 1. Define a operação do Alarme 1.
descrição das saídas.
Configuração do alarme 2. Define a operação do Alarme 2.
descrição das saídas.
Configuração do alarme 3. Define a operação do Alarme 3.
(não disponível para controle de saída de loop duplo)
controle. Pode ser configurado para PID, on/off (liga/desliga),
usuário escolher entre os 8 programas de rampas/patamares.
Cada programa conta com 8 segmentos, totalizando 64
possíveis segmentos em um único programa. Depois de
concluir a programação de todos os programas de rampas e
Por exemplo, o primeiro segmento do primeiro programa deve
exemplo, o primeiro segmento do primeiro programa deve ser
ti00. O último deve ser Ti77. O valor deste parâmetro será em
HH:MM.
executado depois do que está em execução. Quando
configurado para desligar, o programa encerra e mantém o
CooL = Saída 1 = Resfriamento
H1C2 = Saída 1 = Aquecimento; Saída 2 = Resfriamento
Consulte a seção sobre saídas de alarme para obter a
Consulte a seção sobre saídas de alarme para obter a
Consulte a seção sobre saídas de alarme para obter a
descrição das saídas.
Página 21
Page 22
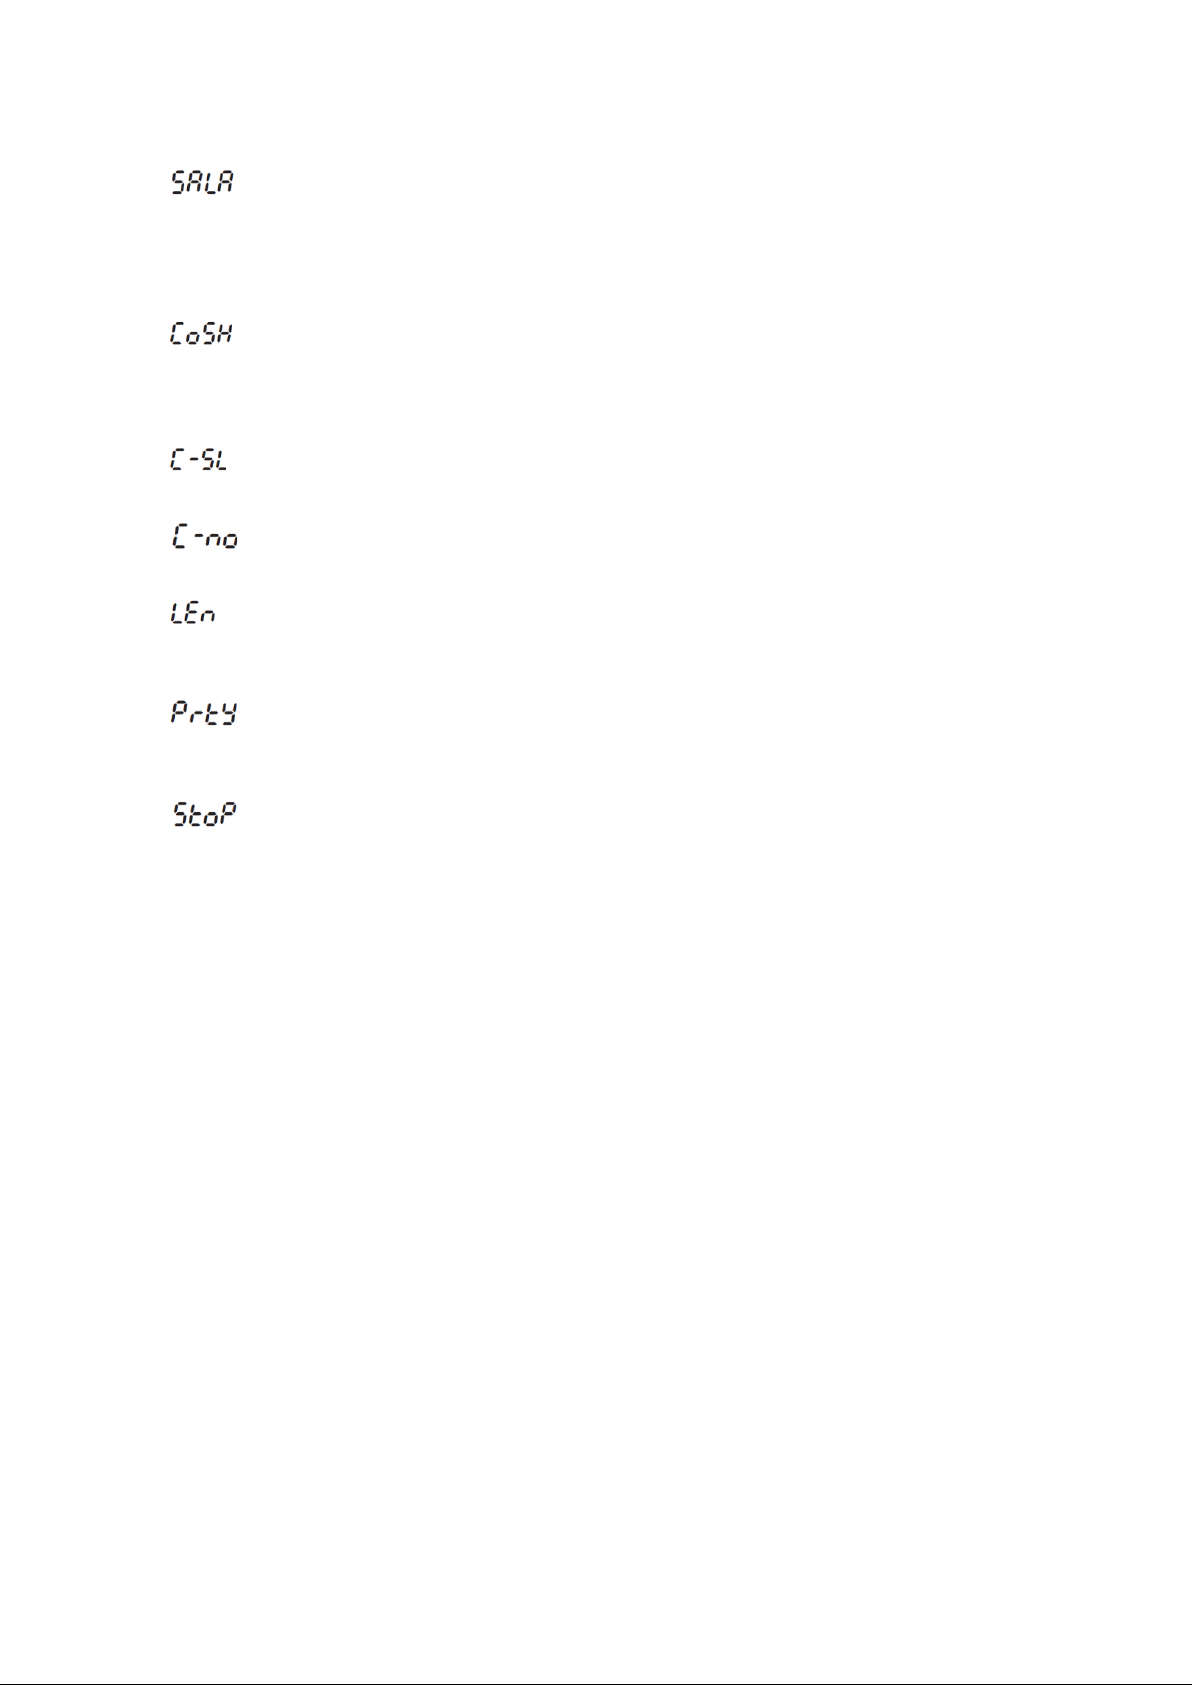
Configuração do alarme do sistema. Seleciona as saídas que
modificando esse parâmetro para oFF.
Recurso para função de gravação de comunicação. Permite
qualquer modificação.
Seleção do protocolo de comunicação: ASCII ou RTU. Deve ser
compatível com o protocolo usado pelo servidor.
Endereço do controlador: de 1 a 247. Deve ser compatível com
o endereço do controlador usado pelo servidor.
Extensão dos dados de comunicação. Opção de 7 ou 8. Este
comunicação do servidor.
Bit de paridade de comunicação. Configure para um valor par,
paridade de comunicação do servidor.
Bit de interrupção de comunicação. Configure esse valor para 1
servidor.
serão utilizadas em caso de alarme do sistema. Os alarmes são
acionados em virtude de erro de entrada ou de falha de
controle de processo. Esse recurso pode ser desativado,
que os parâmetros sejam modificados via comunicações RS-
485. Configurá-lo em oFF impede que usuários remotos façam
valor deve ser compatível com a extensão dos dados de
ímpar ou nenhum. Esse valor deve ser compatível com o bit de
ou 2. Esse valor deve ser compatível com o bit de parada do
Página 22
Page 23
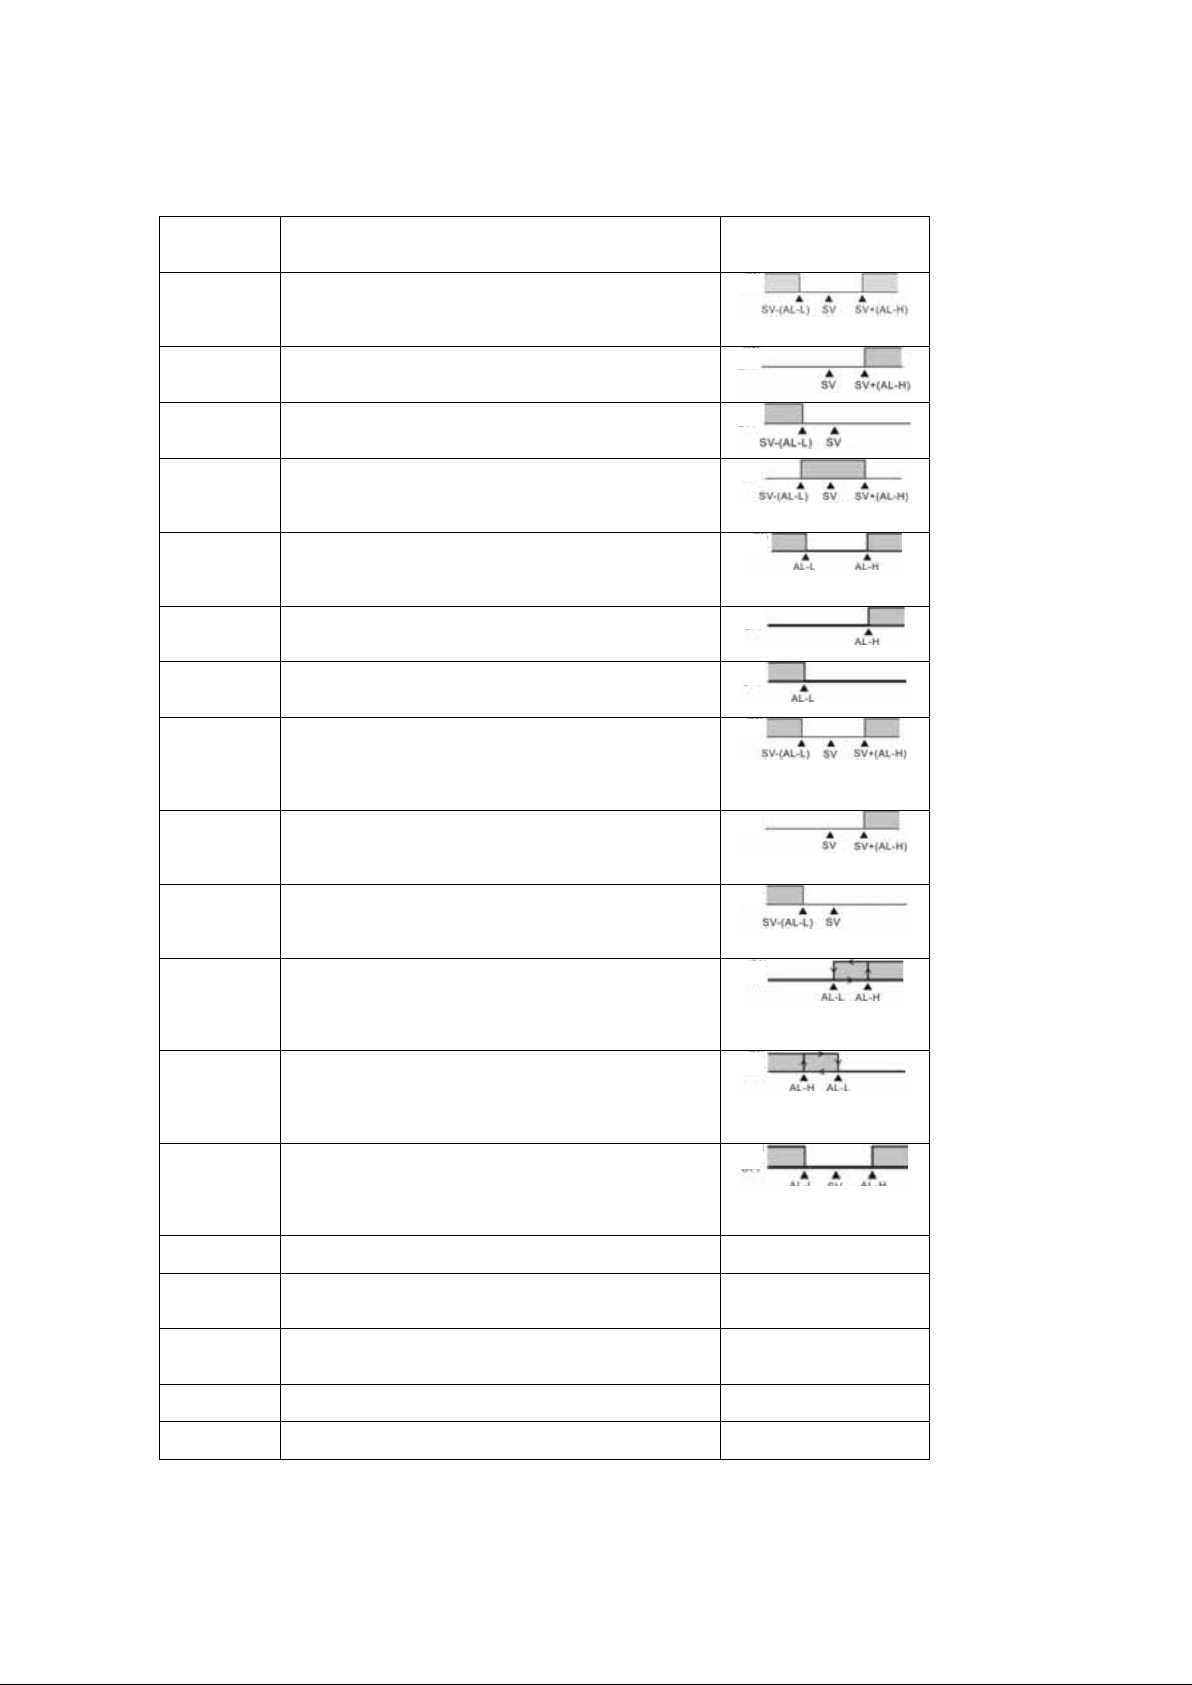
Valor da
Função de alarme desativada
Operação da saída de
Saída desligada
1
Limite superior e inferior de desvio
do que SV-(AL-L).
2
Limite superior de desvio
do que os valores de configuração SV+(AL-H)
3
Limite inferior de desvio
do que os valores de configuração SV-(AL-L)
4
Limite superior e inferior de desvio reverso:
e SV-(AL-L).
5
Limite superior e inferior de valor absoluto:
L.
6
Limite superior de valor absoluto:
do que o valor de configuração AL-H.
7
Limite inferior de valor absoluto:
do que o valor de configuração AL-L.
8
Limite superior e inferior de desvio com sequência de
menor do que SV-(AL-L).
9
Limite superior de desvio com sequência de standby:
maior do que o valor de configuração SV+(AL-H)
10
Limite inferior de desvio com sequência de standby:
menor do que o valor de configuração SV+(AL-L)
11
Saída de alarme para limite superior de histerese:
SV+(AL-L).
12
Saída de alarme para limite inferior de histerese:
SV-(AL-L).
13
Saída de alarme CT:
para controlador com transformador de c orrent e).
14
Quando o controle do programa for end status (finalizar), a
saída de alarme está ligada (ON).
15
No caso de RAMP UP status (subida da rampa) no
(ON).
16
No caso de RAMP DOWN status (descida da rampa) no
(ON).
17
No caso de SOAK status (patamar) no controle do
programa PID, a saída de alarme está ligada (ON).
18
No caso de RUN status (executar) no controle do
programa PID, a saída de alarme está ligada (ON).
LIGA
DESLIGA
LIGA
DESLIGA
LIGA
DESLIGA
LIGA
DESLIGA
LIGA
DESLIGA
LIGA
DESLIGA
LIGA
DESLIGA
LIGA
DESLIGA
LIGA
DESLIGA
LIGA
DESLIGA
LIGA
DESLIGA
LIGA
DESLIGA
LIGA
DESLIGA
Tabela de operação e configuração da saída de alarme
configuração 0 Tipo de alarme
Esta saída de alarme opera quando o valor PV for maior
do que os valores de configuração SV+(AL-H) ou menores
Esta saída de alarme opera quando o valor PV for maior
Esta saída de alarme opera quando o valor PV for menor
Esta saída de alarme opera quando o valor PV estiver na
faixa de operação dos valores de configuração SV+(AL-H)
Esta saída de alarme opera quando o valor PV for maior
do que o valor de configuração AL-H ou menor do que AL-
Esta saída de alarme opera quando o valor PV for maior
Esta saída de alarme opera quando o valor PV for menor
standby: esta saída de alarme opera quando o valor PV
atinge o ponto de ajuste (valor SV) e quando o valor for
maior do que o valor de configuração SV+(AL-H) ou
alarme
Esta saída de alarme opera quando o valor PV atinge o
ponto de ajuste (valor SV) e quando o valor alcançado for
Esta saída de alarme opera quando o valor PV atinge o
ponto de ajuste (valor SV) e quando o valor alcançado for
Esta saída de alarme é acionada se o valor PV for maior
do que o valor de configuração SV+(AL-H). É desligada
quando o valor PV for inferior ao valor de configuração
Esta saída de alarme é acionada se o valor PV for maior
do que o valor de configuração SV-(AL-H). É desligada
quando o valor PV for inferior ao valor de configuração
Esse alarme opera quando a corrente medida pelo
transformador (CT) for menor do que AL-L ou maior do
que AL-H (esta saída de alarme está disponível somente
controle do programa PID, a saída de alarme está ligada
controle do programa PID, a saída de alarme está ligada
(Nota: AL-H e AL-L incluem AL1H, AL2H, AL3H e AL1L, AL2L, AL3L)
Página 23
Page 24
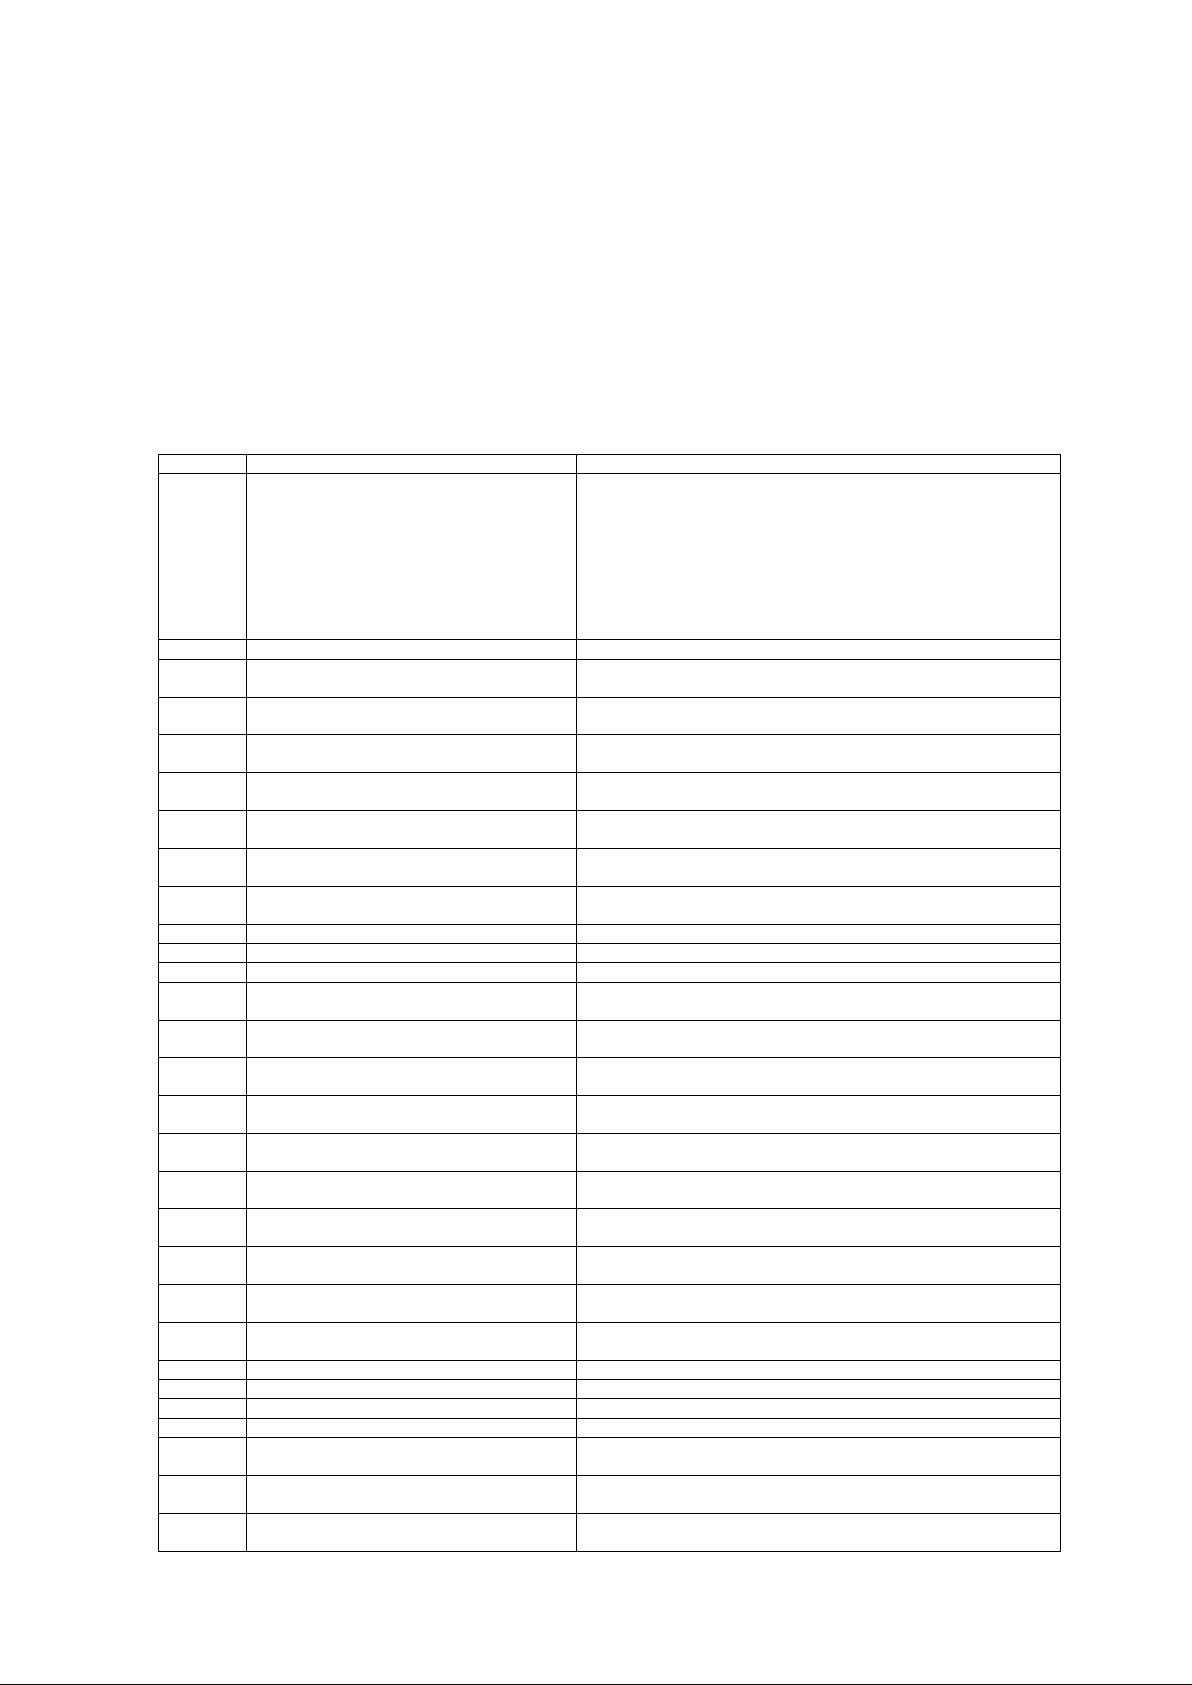
Endereço
Conteúdo
Explicação
1000H
Valor do processo (PV)
A unidade de medição é 0,1, atualizada uma vez a cada 0,4
8007H: Erro de leitura/gravação de memória
1001H
Ponto de ajuste (SV)
Unidade: 0,1, ºC ou ºF
1002H
Limite superior da faixa de temperatura
O conteúdo dos dados não deve ser maior do que a faixa de
temperatura
1003H
Limite inferior da faixa de temperatura
O conteúdo dos dados não deve ser menor do que a faixa de
temperatura
1004H
Tipo de sensor de temperatura para
entrada
Consulte o conteúdo sobre "Tipo de sensor de temperatura e
faixa de temperatura" para obter mais detalhes
0: PID, 1: ON/OFF, 2: ajuste manual, 3: controle do programa
PID
Seleção de controle de
aquecimento/resfriamento
0: Aquecimento, 1: Resfriamento, 2: Aquecimento/Resfriamento,
3: Resfriamento/Aquecimento
1° grupo do ciclo de controle de
aquecimento/resfriamento
2° grupo do ciclo de controle de
aquecimento/resfriamento
1009H
Banda proporcional PB
0.1 ~ 999.9
100AH
Tempo integral Ti
0~9999
100BH
Tempo derivativo Td
0~9999
100CH
Padrão de integração 0~100%; unidade:
0,1%
100DH
Valor do erro de desvio do controle
proporcional, quando Ti = 0
0~100%; unidade: 0,1%
100EH
Ajuste do COEF quando o controle de
saída de loop duplo for usado
0.01 ~ 99.99
100FH
Ajuste de banda morta quando o controle
de saída de loop duplo for usado
-999 ~ 9999
1010H
Valor de ajuste da histerese do 1° grupo de
saída
0 ~ 9999
1011H
Valor de ajuste da histerese do 2° grupo de
saída
0 ~ 9999
1012H
Leitura e gravação do valor da saída 1
Unidade de 0,1%, operação de gravação válida somente no
modo de ajuste manual.
1013H
Leitura e gravação do valor da saída 2
Unidade de 0,1%, operação de gravação válida somente no
modo de ajuste manual.
Regulagem do limite superior da saída
analógica linear
1 Unidade = 2,8 uA (saída de corrente) = 1,3 mV (saída de
tensão linear)
Regulagem do limite inferior da saída
analógica linear
1 Unidade = 2,8 uA (saída de corrente) = 1,3 mV (saída de
tensão linear)
1016H
Valor de regulagem da temperatura
-999~+999, unidade: 0,1
1017H
Ajuste decimal analógico
0 ~ 3
101CH
Seleção de parâmetro PID
0~4
101DH
Valor SV correspondente ao valor PID
Válido somente na faixa disponível; unidade: escala 0,1
Consulte o conteúdo sobre "Saídas de alarme" para obter
detalhes
Consulte o conteúdo sobre "Saídas de alarme" para obter
detalhes
Consulte o conteúdo sobre "Saídas de alarme" para obter
detalhes
Lista de registros de comunicação
1. Velocidade de transmissão suportada: 2400, 4800, 9600, 19200, 38400 bps.
2. Formatos não suportados: 7, N, 1 ou 8, O, 2 ou 8, E, 2.
3. Protocolo de comunicação: Modus (ASCII ou RTU).
4. Código da função: 03H para ler o conteúdo do registrador (máximo de 8 palavras);
06H para gravar 1 (uma) palavra no registrador; 02H para ler os dados bits (máximo
de 16 bits); 05H para gravar 1 (um) bit no registrador.
5. Endereço e conteúdo do registrador de dados:
segundos. As seguintes exibições de valores de leitura indicam
ocorrência de erro:
8002H: Processo inicial (valor da temperatura ainda não obtido)
8003H: Sensor de temperatura não está conectado
8004H: Erro de entrada do sensor de temperatura
8006H: Incapaz de obter o valor da temperatura, erro de entrada
ADC
1005H Método de controle
1006H
1007H
1008H
1014H
1015H
0~99, 0:0,5 seg.
0~99, 0:0,5 seg.
1020H Alarme tipo 1
1021H Alarme tipo 2
1022H Alarme tipo 3
Página 24
Page 25
Endereço
Conteúdo
Explicação
1023H
Configuração do alarme do sistema
0: nenhum (padrão), 1~3: configura alarme 1 para alarme 3
Consulte o conteúdo sobre "Saídas de alarme" para obter
detalhes
1025H
Limite inferior do alarme 1
Consulte o conteúdo sobre "Saídas de alarme" para obter
detalhes
Consulte o conteúdo sobre "Saídas de alarme" para obter
detalhes
Consulte o conteúdo sobre "Saídas de alarme" para obter
detalhes
Consulte o conteúdo sobre "Saídas de alarme" para obter
detalhes
Consulte o conteúdo sobre "Saídas de alarme" para obter
detalhes
102AH
Leitura do status LED
b0: Alm3, b1: Alm2, b2: F, b3: _, b4: Alm1, b5: OUT2, b6: OUT1,
b7: AT
b0: configuração, b1: selecione, b2: para cima, b3: para baixo. 0
é para apertar
0: normal, 1: bloqueia todas as configurações, 11: bloqueia
outros valores, exceto o SV
102FH
Versão do software
V1.00 indica 0x100
1030H
Inicia número do programa
0 ~ 7
1040H~
1047H
Configuração do número do segmento em
execução no programa correspondente
0 ~ 7 = N, indica que esse programa é executado do segmento 0
ao N
1050H~
1057H
Número de ciclos para repetir a execução
do programa correspondente
0 ~ 99 indica que este programa foi executado de 1 ~ 100 vezes
1060H~
1067H
Configuração do número do link do
programa correspondente
0 ~ 8, 8 indica o fim do programa. 0~7 indica o número do
programa seguinte depois que o atual for executado
2000H~
Configuração do ponto de ajuste da
temperatura do programa 0~7
-999 ~ 9999
203FH
A temperatura do programa 0 está
configurada para 2000H~2007H
2080H~
Configuração do tempo de execução do
2080H~2087H
Tempo 0 ~ 900 (1 minuto por escala)
Endereço
Conteúdo
Explicação
0810H
Gravação de comunicação
Gravação de comunicação desativada: 0 (configuração de
fábrica), gravação de comunicação ativada: 1
0811H
Exibição de unidade de temperatura
°C/entrada linear (configuração de fábrica):1, °F: 0
0812H
Seção da posição do ponto decimal
Todos os tipos de termopares são válidos, exceto os do tipo B, S
e R (0 ou 1)
0813H
Configuração AT
OFF: 0 (configuração de fábrica), ON: 1
0814H
Configuração do controle RUN/STOP
0: STOP, 1: RUN (configuração de fábrica)
Configuração de parada (STOP) para
controle do programa PID
0: RUN (configuração de fábrica), 1: STOP
Parada temporária para controle do
programa PID
0: RUN (configuração de fábrica), 1: PARADA temporária
1024H Limite superior do alarme 1
1026H Limite superior do alarme 2
1027H Limite inferior do alarme 2
1028H Limite superior do alarme 3
1029H Limite inferior do alarme 3
102BH Leitura do status do botão de comando
102CH Configuração do status de bloqueio
20BFH
programa 0~7
Tempo do programa 0 configurado para
6. Endereço e conteúdo do registrador de bits: (o primeiro bit da leitura será registrado
em LSB, dados de gravação = FF00H para configurar um bit e 0000H para deslig ar um
bit).
0815H
0816H
Página 25
Page 26
Exibição
Descrição
Ação necessária
PV
b150
Exibição na partida
Não exige nenhuma ação
Sv
rr
PV
No
Sem conexão de entrada para sonda
Verifique se o sensor está
termopar conectado.
SV
Cont
PV
Err
Erro de entrada
Verifique se a entrada está
ligado ao controlador.
SV
inPt
PV
2001
O valor do processo pisca quando
Normalmente, os sinais de entrada
temperatura usando tP-H e tP-L.
SV
0.0
PV
Err
Erro EEPROM
Tente reajustar as configurações de
fábrica.
SV
Pron
MENSAGENS DE ERRO DE DIAGNÓSTICO
Mensagens de erro de exibição
conectado aos terminais
apropriados. Em seguida, verifique
se o controlador está programado
para o tipo certo de entrada.
Acontece com mais frequência
quando o controlador está
programado para um RTD com um
conectada aos devidos terminais.
Em seguida, verifique se o tipo de
entrada está configurado para o
valor adequado. Acontece com
mais frequência quando o
controlador está programado para
uma entrada de 4 a 20 mA e
quando o sinal de 0 a 20 mA está
fica f ora da faixa de medição
podem ficar acima ou abaixo dos
limites da faixa de medição. Caso
contrário, verifique e corrija a
temperatura do processo ou
aumente os limites da faixa de
fábrica conforme as instruções na
seção a seguir. Se o erro persistir,
entre em contato com o serviço de
atendimento ao cliente para
solicitar um número de autorização
de devolução de produtos para que
o controlador seja avaliado na
Página 26
Page 27
Status do erro
102EH/4750H
Releitura do PV
1000H/4700H
Status do erro
0001H
N/A
PV instável
0002H
8002H
Reinicialize, desta vez, sem
a temperatura
0003H
8003H
O sensor de entrada não
conectou
0004H
8004H
Erro no sinal de entrada
0005H
N/A
Over range na entrada
0006H
8006H
Falha ADC
0007H
N/A
Erro de leitura/gravação
EEPROM
Mensagens de erro de comunicação
Página 27
Page 28
Reajustar configurações de fábrica
Nota: Ao reajustar as configurações de fábrica, todos os valores inseridos pelo usuário
são apagados. Antes de prosseguir, grave as configurações necessárias.
Aviso: Apagar os valores inseridos pelo usuário pode resultar em risco à segurança e mal
funcionamento do sistema.
As seguintes instruções reconfiguram as configurações originais de fábrica do
controlador.
1° passo Pressione a tecla ÍNDICE no visor Home até que o controlador
mostre LoC no visor de processo. Use a seta PARA CIMA
para selecionar LoC1. Aperte a tecla ENTER para salvar esse
valor.
2° passo Pressione e mantenha pressionadas as setas PARA CIMA e
PARA BAIXO, simultaneamente, por um segundo. Depois de
soltar os botões, aparece SHou no visor do PV e oFF no visor
do SV.
3° passo Pressione a tecla ÍNDICE uma vez para o controlador mostrar
PASS no visor do PV e 4321 no visor do SV. Ajuste o valor no
visor do SV para 1357 usando as setas PARA CIMA e PARA
BAIXO. Pressione a tecla ENTER para salvar o valor.
4° passo Processe o ciclo no controlador. Assim que o controlador for
ligado, todos os valores configurados pelo usuário terão sido
apagados.
Página 28
Page 29
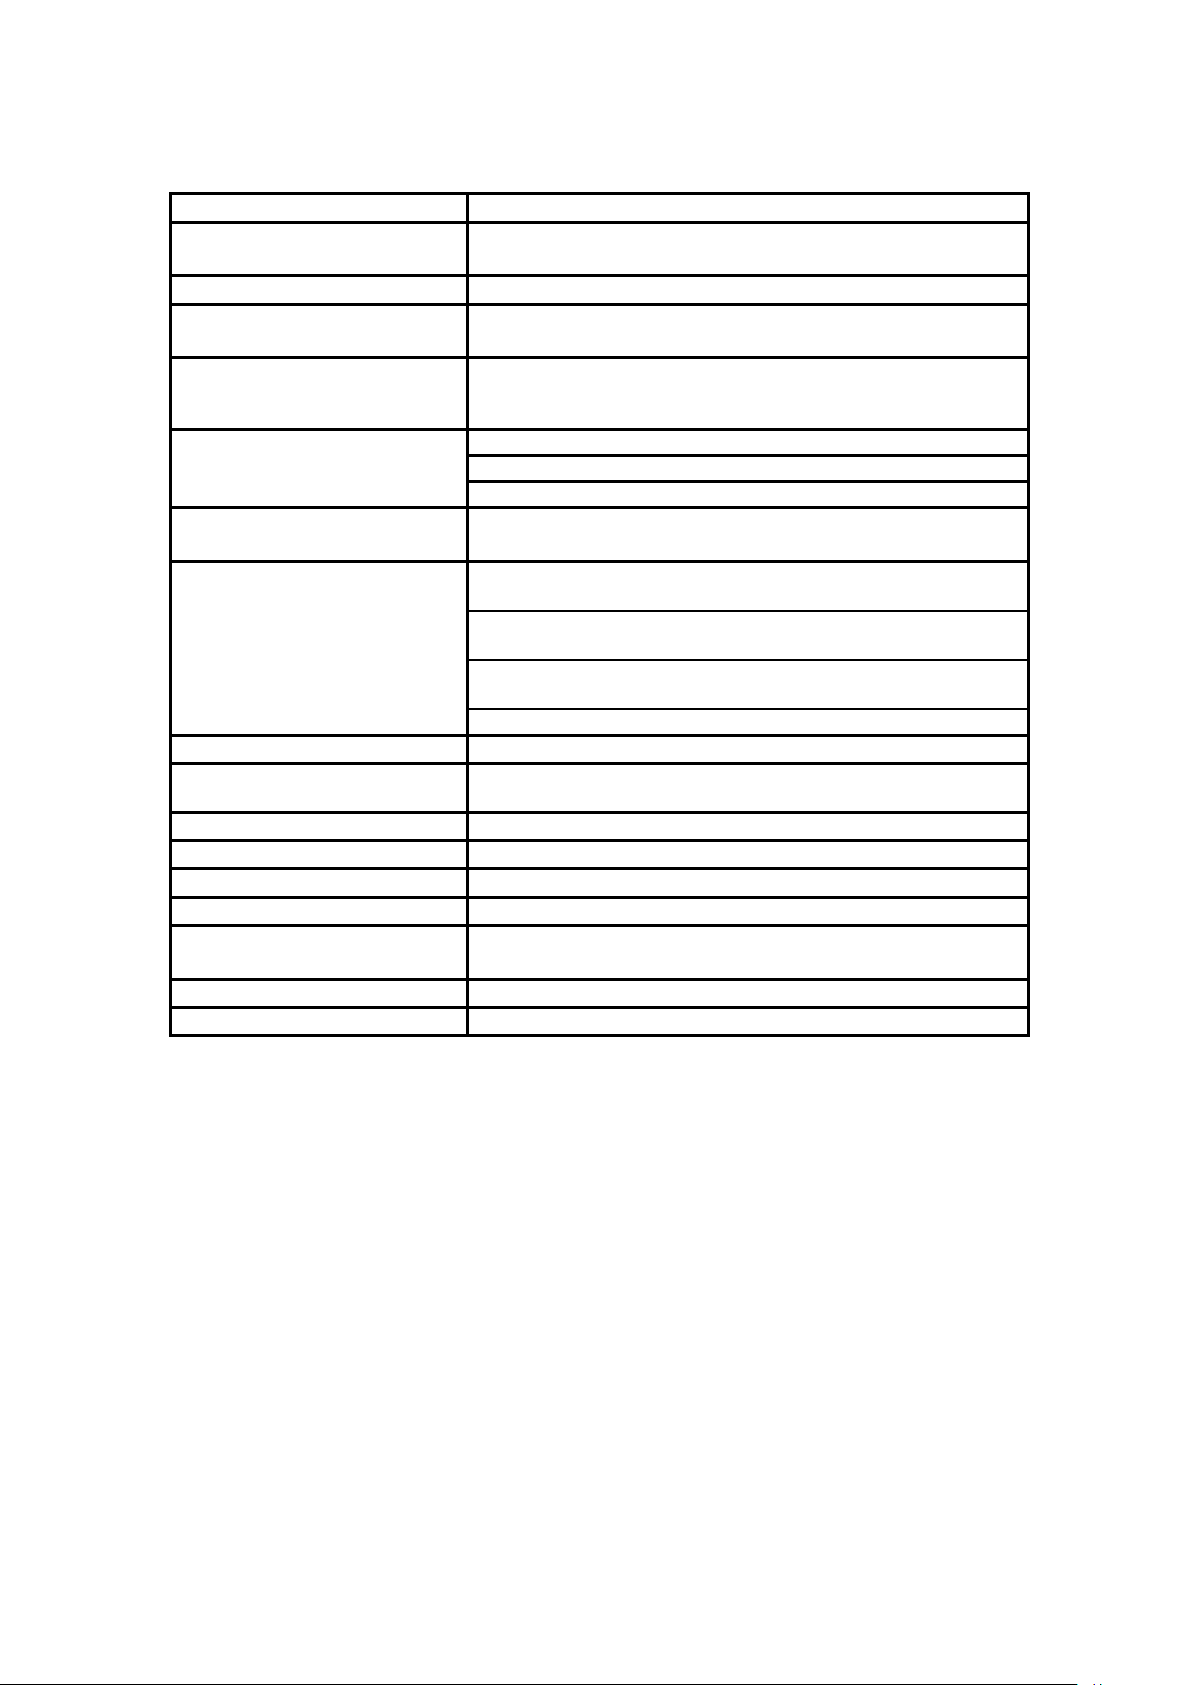
Tensão de saída
100 a 240Vca 50/60Hz
Faixa da tensão de
operação
85% a 110% da tensão nominal
Consumo de energia
Máximo de 5VA
Proteção de memória
EEPROM 4K bit (memória não volátil – número de
Método de exibição
Valor do processo (PV) exibido em LED, 7 segmentos de 2
cor verde
Tipo de sensor
Termopar: K, J, T, E, N, R, S, B, L, U, TXK.
RTD de platina de 3 fios: Pt100, JPt100.
Entrada analógica de 0 a 5V, 0 a 10V, 0 a 20mA, 0 a 50mV.
Modo de controle
PID, ON/OFF, manual ou controle de programa PID
Saída de controle
Saída de relé: SPDT (SPST: tamanho 1/16 DIN e 1/32 DIN),
carga máxima de 250VAC, carga resistiva de 5A
Saída do pulso de tensão: DC 14V, corrente máxima de
saída: 40 mA
Saída de corrente: CC 4~20mA (resistência de carga:
máximo de 600Ω).
Saída de tensão linear: 0~5V, 0~10V *(somente série B)
Precisão do visor
0 ou 1 dígito à direita da casa decimal (selecionável)
Faixa de amostragem
Entrada analógica: 150 msec/por escaneamento; termopar
ou RTD de platina: 400 msec/por escaneamento.
Comunicação RS-485
Protocolo de comunicação MODBUS® ASCII/RTU
Resistência à vibração
10 a 55Hz, 10m/s2 por 10 min, cada nas direções X, Y e Z
Resistência a choques
Máximo de 300m/s2, 3 vezes em cada 3 eixos, 6 direções
Temperatura ambiente
32º F a 122º F (0º C a +50º C).
Temperatura de
armazenamento
-4º F a 150º F (-20º C a +65º C)
Altitude
2000m ou menos.
Umidade relativa
35% a 80% (não condensante)
ESPECIFICAÇÕES
gravações: 1.000.000)
linhas x 4 caracteres: cor vermelha, ponto de ajuste (SV):
(controle de rampas/patamares).
Modbus® é marca registrada da Schieder Automation.
Página 29
Page 30
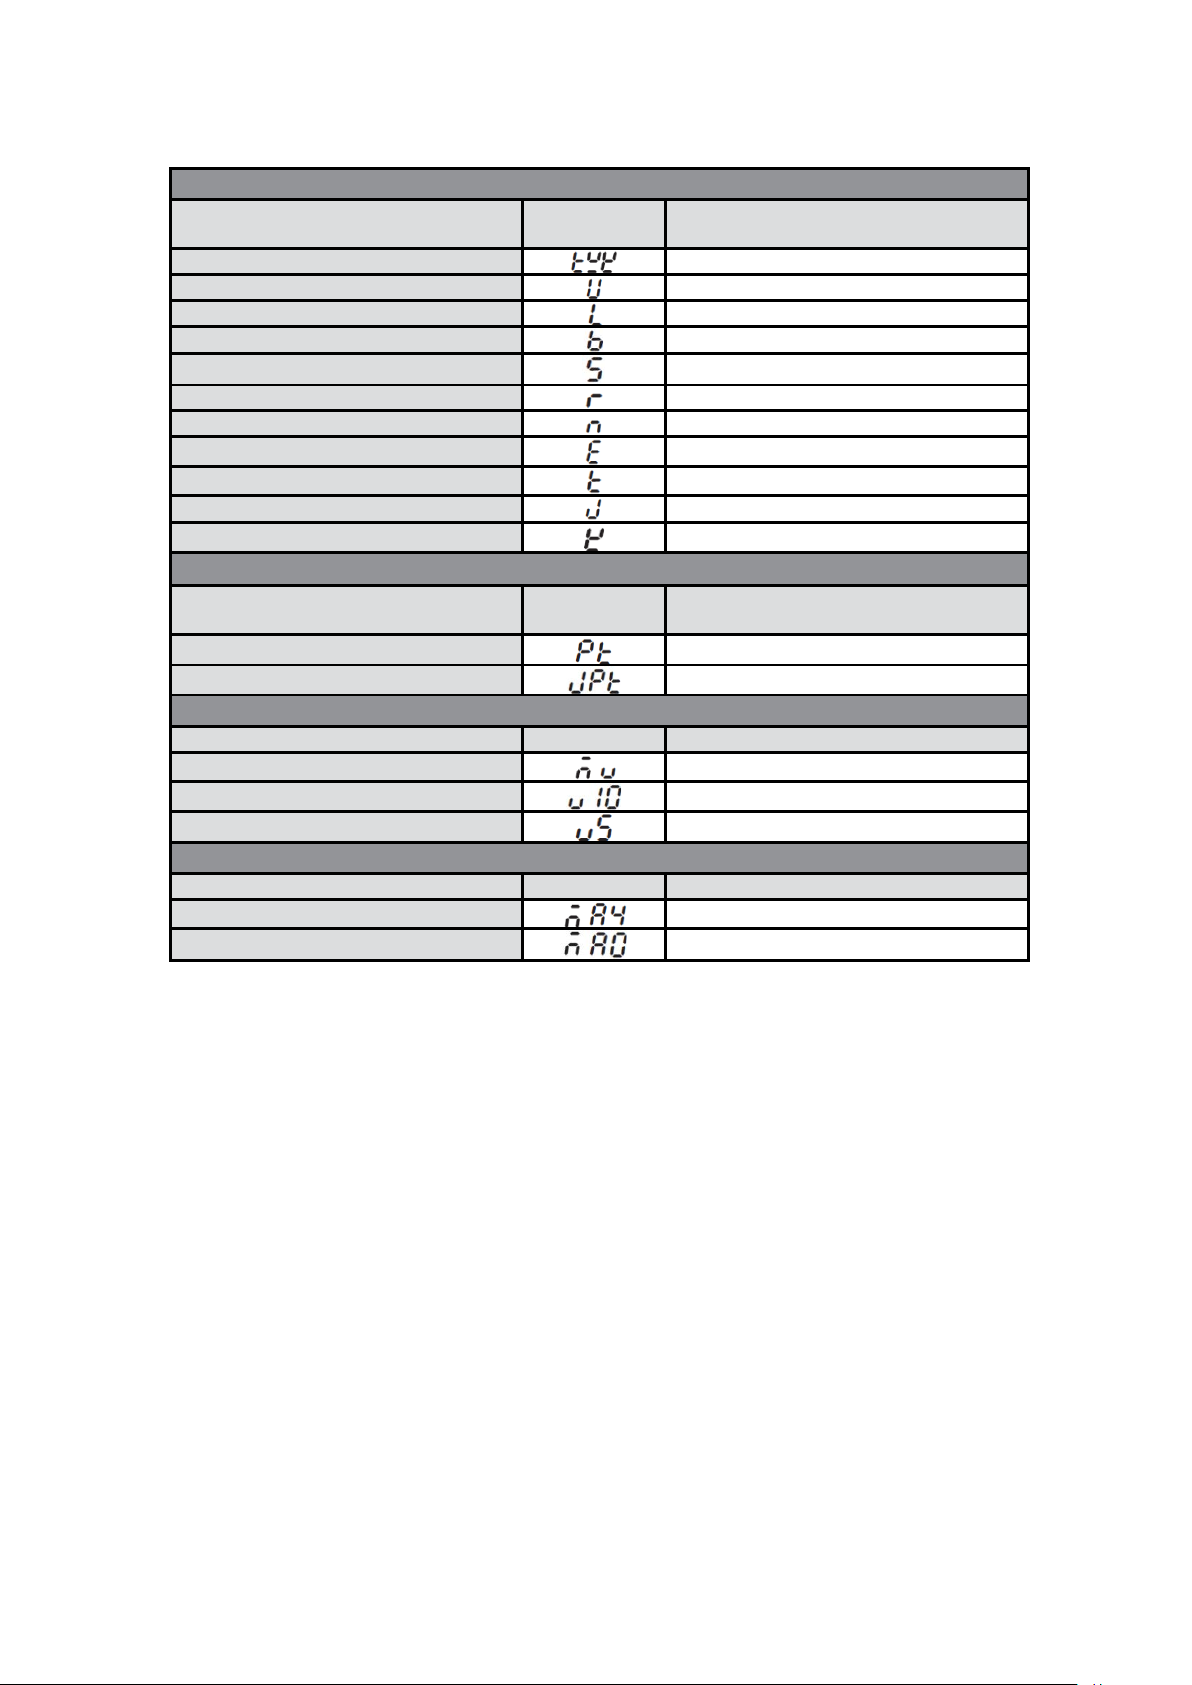
Tipo de termopar e faixa de temperatura
Tipo de sensor de t emperatura da
entrada
Termopar tipo TXK
-328 ~ 1472°F (-200 ~ 800°C)
Termopar tipo U
-328 ~ 932°F (-200 ~ 500°C)
Termopar tipo L
-328 ~ 1562°F (-200 ~ 850°C)
Termopar tipo B
212 ~ 3272°F (100 ~ 2800°C)
Termopar tipo S
-32 ~ 3092°F (0 ~ 1700°C)
Termopar tipo R
-32 ~ 3092°F (0 ~ 1700°C)
Termopar tipo N
-328 ~ 2372°F (-200 ~ 1300°C)
Termopar tipo E
-32 ~ 1112°F (0 ~ 600°C)
Termopar tipo T
-328 ~ 752°F (-200 ~ 400°C)
Termopar tipo J
-148 ~ 2192°F (-100 ~ 1200°C)
Termopar tipo K
-328 ~ 2372°F (-200 ~ 1300°C)
Tipo de sensor de temperatura da
entrada
Resistência de platina (Pt100)
-328 ~ 1472°F (-200 ~ 800°C)
Resistência de platina (JPt100)
-4 ~ 752°F (-20 ~ 400°C)
Faixa e tipo de tensão da entrada
Faixa de tensão da entrada
Visor LED
Faixa de temperatura
Entrada analógica 0 a 50mV
-999 ~ 9999
Entrada analógica 0 a 10V
-999 ~ 9999
Entrada analógica 0 a 5V
-999 ~ 9999
Faixa e tipo de corrente da entrada
Tipo de corrente da entrada
Visor LED
Faixa de temperatura
Entrada analógica 4 a 20mA
-999 ~ 9999
Entrada analógica 0 a 20mA
-999 ~ 9999
Visor LED Faixa de temperatura
Tipo de RTD e faixa de temperatura
Visor LED Faixa de temperatura
Página 30
Page 31
PRECAUÇÕES
PERIGO! Cuidado! Choque elétrico!
1. Não toque os terminais de CA enquanto o controlador estiver ligado para evitar
choque elétrico.
2. Verifique se a energia está desligada ao inspecionar a parte interna da unidade.
3. O símbolo
indica que este controlador é protegido por ISOLAMENTO DUPLO ou
REFORÇADO (equivalente a classe II da IEC 536).
AVISO!
Monte o controlador em um local em que não esteja sujeit o a temperatura, choque
ou vibração excessivas. Todos os modelos são projetados para montagem em
painel fechado.
1. Sempre utilize os terminais sem solda recomendados: terminais tipo garfo com
isolamento (parafuso M3, largura de 7,0 mm [6,0 mm para a série 32B], furo com
diâmetro de 3,2 mm). Tamanho do parafuso: M3 x 6.5 (com arruela quadrada de 6,8 x
6,8). Tamanho do parafuso para a série 32B: M3 x 4.5 (com arruela quadrada de 6,0 x
6,0). Torque de aperto recomendado: 0,4 N.m (4 kgf.cm). Fiação aplicável: fio
torcido/sólido de 2 mm
adequadamente.
2. Não deixe pó ou objetos estranhos caírem dentro do controlador, para evitar mal
funcionamento.
3. Nunca modifique ou desmonte o controlador.
4. Não conecte nada aos terminais "não utilizados".
5. Verifique se todos os fios estão ligados à polarid ade correta dos terminais.
6. Não instale e/ou use o controlador em locais sujeitos a: pó ou gases corrosivos,
líquidos, umidade e radiação elevadas, vibração e choque, alta tensão e alta
frequência.
7. A energia deve estar desligada durante a instalação elétrica e durante a troca de um
sensor de temperatura.
8. Utilize fios de compensação compatível com os tipos de termopar ao estender ou
conectar a fiação do term opar .
9. Utilize fios com resistência ao estender ou conectar um sensor de resistência de
platina (RTD).
10. Mantenha os fios o mais curtos possível ao conectar um sensor de resistência de
platina (RTD) ao controlador e posicione a fiação elétrica o mais distante possível dos
fios de carga para evitar interferência e induzir ruídos.
11. Esse controlador é uma unidade aberta e deve ser posicionado em um compartimento
fechado, longe de temperatura elevada, umidade, água got ejante, materiais corrosivos,
pó suspenso no ar e choque elét r ico ou vibração.
12. Verifique se todos os cabos e sinais dos instrumentos estão instalados corretamente
antes de energizar o controla dor , c aso contrário sérios danos podem ocorrer.
13. Não utilize líquidos ácidos ou alcalinos para limpeza. Use um pano macio e seco para
limpar o controlador.
14. Aguarde, pelo menos, um minuto depois de desligar a energia para permitir que os
capacitores descarreguem e não toque os circuitos internos durante esse período de
tempo.
15. Esse instrumento não é fornecido com interruptor de energia ou fusível. Portanto, se
um interruptor ou fusível for necessário, instale a proteção próximo ao instrumento.
Classificação de fusível recomendada: t ensão nominal de 250 V, corrente no m ina l de 1
A. Tipo de fusível: ação retar dada.
16. Nota: Este controlador não oferece proteção contra sobrecorrente. O uso do produto
exige que dispositivo(s) de proteção adequado(s) contra sobrecorrente seja(m)
adicionado(s) para garantir conformidade com quaisquer normas e códigos elétricos
pertinentes (nominal 250 V, 15 Amps, no máximo). Um dispositivo adequado de
desconexão deve ser posi cion ado próximo ao controlador na instalação de uso final.
2
, 12AWG a 24AWG. Não se esqueça de apertá-los
Página 31
Page 32
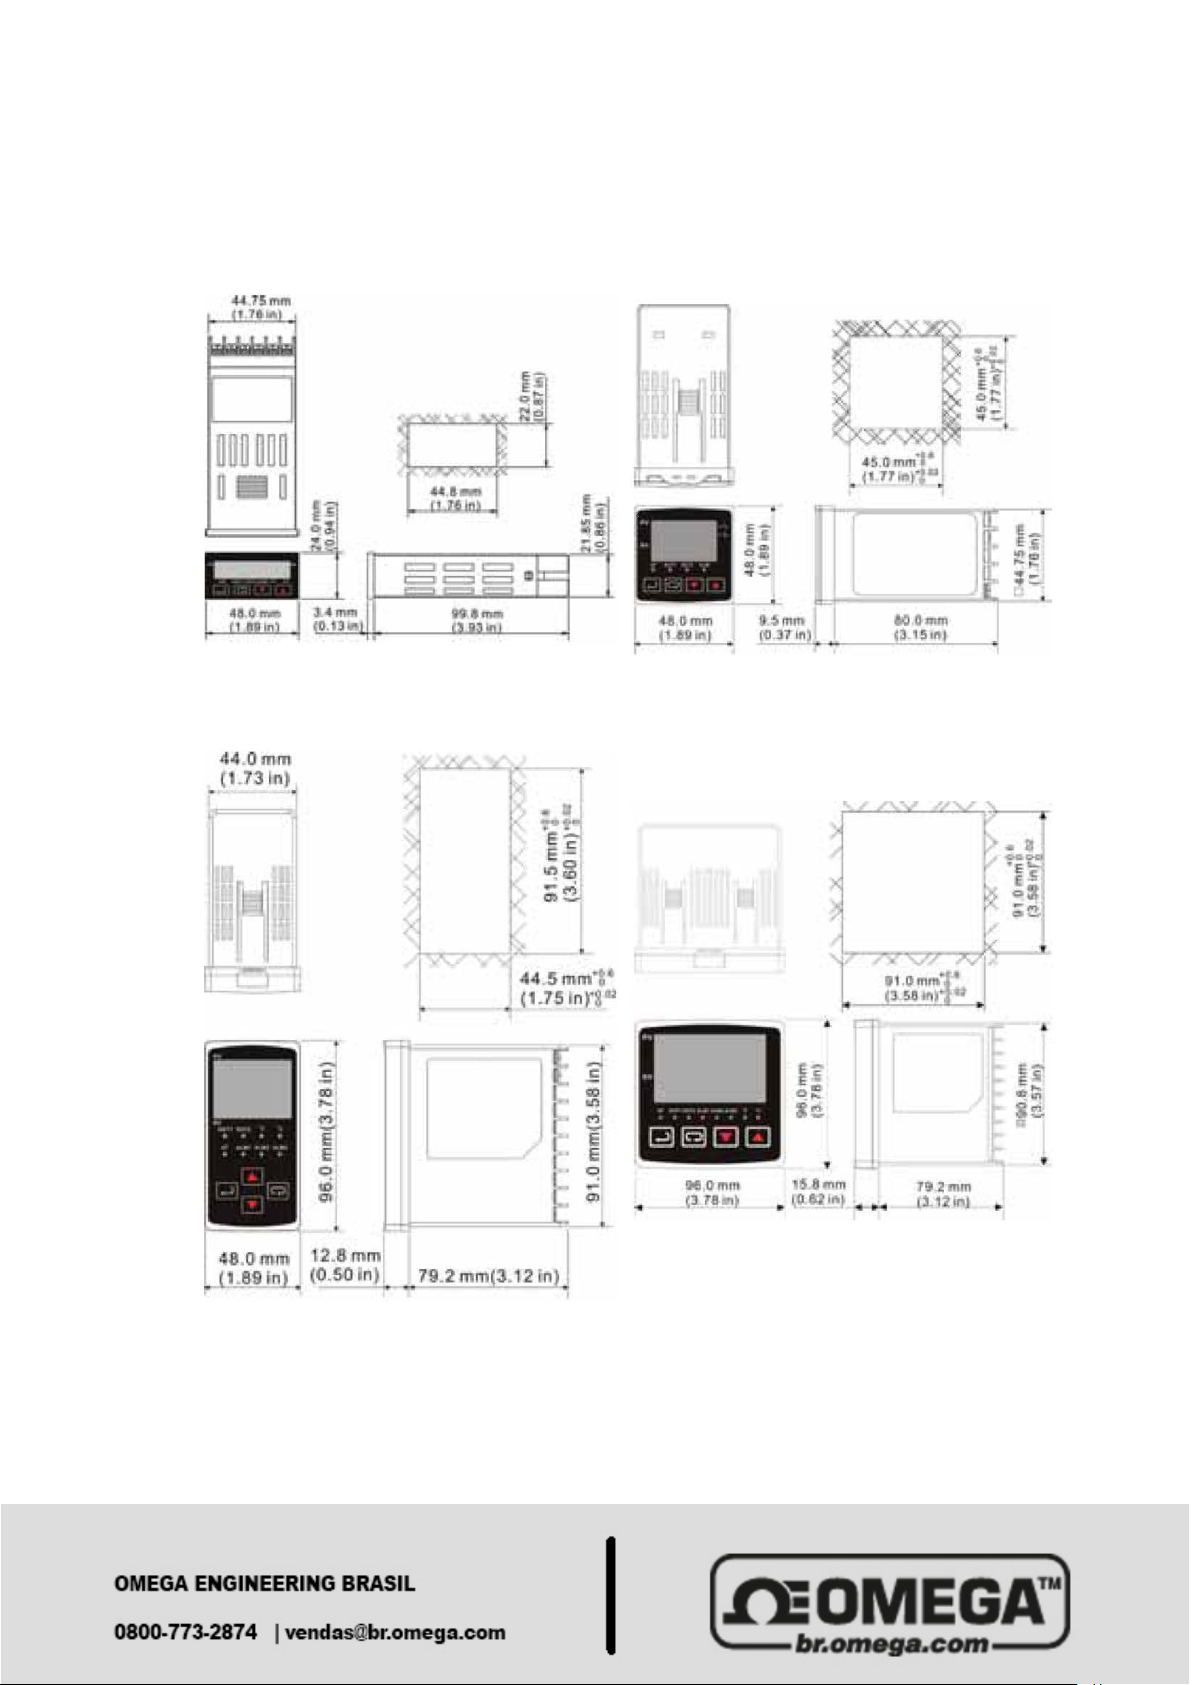
Dimensões externas
Dimensões em milímetros (polegadas)
Página 32
 Loading...