

Page 1
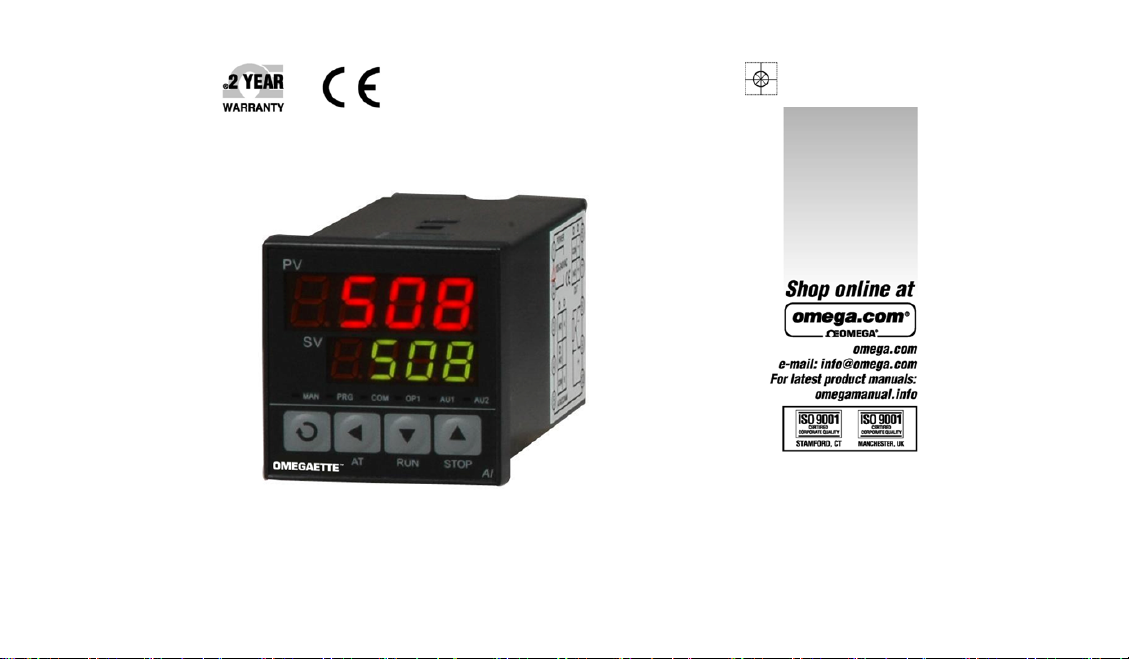
说明书
中国制造
CN4000 系列
型号:CN4300/CN4400
温度控制器
程序温度控制器
Page 2
1
Page 3
1 概述 ..................................................................................................................................................... 4
1.1 型号定义 ....................................................................................................................................... 4
1.2 主要特点 ....................................................................................................................................... 8
1.3 技术规格 ....................................................................................................................................... 9
1.4 接线方法 ....................................................................................................................................... 11
仪表后盖端子排布如图: .............................................................................................................. 11
2 显示及操作 .......................................................................................................................................... 13
2.1 面板说明 ....................................................................................................................................... 13
2.2 显示状态 ....................................................................................................................................... 14
2.3 操作方法 ....................................................................................................................................... 15
2.3.1 设置参数 .............................................................................................................................. 15
2.3.2 快捷操作功能 ....................................................................................................................... 15
3 参数功能 .............................................................................................................................................. 18
3.1 自定义参数表 ................................................................................................................................ 18
3.2 完整参数表 .................................................................................................................................... 19
4 符号说明 .............................................................................................................................................. 30
5 程序控制(仅适用 CN4400型) ......................................................................................................... 31
2
Page 4
5.1 功能及概念 ................................................................................................................................... 31
5.2 程序编排 ....................................................................................................................................... 33
5.2.1 斜率模式 .............................................................................................................................. 33
5.2.2 平台模式 .............................................................................................................................. 34
5.2.3 时间设置 .............................................................................................................................. 35
5.2.4 给定值设置 ........................................................................................................................... 36
5.2.5 运行多条曲线时程序的编排方法 ........................................................................................... 36
3
Page 5
1 概述
1.1 型号定义
型号
描述
CN4316(*)-(**)-(***)
CN434(*)-(**)-(***)
CN438V(*)-(**)-(***)
CN438H(*)-(**)-(***)
1/16 DIN 控制器, 支持 0~5/1~5V 线性电压输入
1/4 DIN 控制器, 支持 0~5/1~5V 线性电压输入
1/8 DIN 豎式控制器, 支持 0~5/1~5V 线性电压输入
1/8 DIN 橫式控制器, 支持 0~5/1~5V 线性电压输入
4
Page 6
时间程序控制器
CN4416(*)-(**)-(***)
1/16 DIN 控制器, 30段时间程序, 支持 0~5/1~5V 线性电压输入
CN444(*)-(**)-(***)
CN448V(*)-(**)-(***)
CN448H(*)-(**)-(***)
1/4 DIN 控制器, 30 段时间程序, 支持 0~5/1~5V 线性电压输入
1/8 DIN 豎式控制器, 30 段时间程序, 支持 0~5/1~5V 线性电压输入
1/8 DIN 橫式控制器, 30 段时间程序, 支持 0~5/1~5V 线性电压输入
* 参阅后页的 控制输出选项
** 参阅后页的 报警输出选项
*** 参阅后页的 电源及低压电源选项(-LV)
5
Page 7
控制
输出选项
选项
控制输出代码
Relay -R1
DC SSR driver -DC1
4~20 mA Linear Current -F1
6
Page 8
報警
輸出選項
选项
報警输出代码
Relay -R2
DC SSR driver -DC2
電源及低壓電源選項
-LV 24V AC/DC, 50/60 Hz
注1:本仪表采用自动调零及数字校准技术的免维护型仪表,计量检定时若超差,通常对仪表内部进行清洁及干燥
即可解决问题,万一干燥和清洁无法恢复精度,应将此仪表视同故障仪表送回厂方检修;
注2:仪表可提供自产品出厂日起3年的免费维修,凡需要返修的仪表,务必请写明故障现象及原因,以保证能获
得正确而全面的修复。
7
Page 9
1.2 主要特点
●输入采用测量精确稳定的数字校正系统,支持多种热电偶和热电阻规格,最高分辨率达0.01℃。
●采用先进的AI人工智能PID调节算法,无超调,具备自整定(AT)功能。
●采用先进的模块化结构,提供丰富的输出规格,能广泛满足各种应用场合的需要,交货迅速且维护方便。
●人性化设计的操作方法,易学易用。
●允许自编辑操作权限及界面,并可自设定密码,形成“定制”自己的仪表。
●全球通用的100-240VAC输入范围开关电源或24VDC电源供电,并具备多种面板及外型尺寸供选择。
●抗干扰性能符合在严酷工业条件下电磁兼容(EMC)的要求。
注意事项
●本说明书介绍的是V8.0的CN4300/CN4400型人工智能PID温度控制器,本说明书介绍的功能有部分可能不适
合其他版本仪表。仪表的型号及软件版本号在仪表上电时会在显示器上显示出来,用户使用时应注意不同型号和版本
仪表之间的区别。务必请用户仔细阅读本说明书,以正确使用及充分发挥本仪表的功能。
● AI仪表在使用前应对其输入、输出规格及功能要求来正确设置参数,只有配置好参数的仪表才能投入使用。
8
Page 10
1.3 技术规格
输入规格
●
热电偶:K、S、R、E、J、T、B、N、WRe3-WRe25、WRe5-W Re26等
热电阻:Cu50、Pt100
线性电压:0~5V、1~5V、0~1V、0~100mV、0~20 mV、0~500mV等
线性电流(需外接分流电阻):0~10mA、0~20mA、4~20mA等
扩充规格:在保留上述输入规格基础上,允许用户指定一种额外输入规格(可能需要提供分度表)
●测量范围:
K(-50~+1300℃)、S(-50~+1700℃)、R(-50~+1700℃)、T(-200~+350℃)
E(0~800℃)、J(0~1000℃)、B(200~18 00℃)、N(0~ 1300℃)
Cu50(-50~+150℃) 、Pt100(-200~+600℃)
线性输入:-9990~+30000由用户定义
测量精度
●
采样周期
●
控制周期
●
●调节方式:
位式调节方式(回差可调)
AI人工智能调节,包含模糊逻辑PID调节及参数自整定功能的先进控制算法
(一台仪表即可兼容):
:0.3级
:每秒采样8次;设置数字滤波参数FILt=0时,响应时间≤0.5秒
:0.24-300.0秒可调
9
Page 11
●输出规格(模块化):
继电器触点开关输出(常开+常闭):250VAC/1A 或30VDC/1A
SSR电压输出:12VDC/30mA (用于驱动SSR固态继电器)
线性电流输出:0~10mA或4~20mA 可定义 (安装X3模块时输出电压≥10. 5V;X5模块输出电压≥7V)
报警功能
●
电磁兼容
●
隔离耐压
●
电
●
电源消耗
●
使用环境
●
面板尺寸
●
开口尺寸
●
插入深度
●
:上限、下限、偏差上限、偏差下限等4种方式,最多可输出3路,有上电免除报警选择功能
:IEC61000-4-4 (电快速瞬变脉冲群),±4KV/5KHz; IEC61000-4-5(浪涌),4KV
:电源端、继电器触点及信号端相互之间 ≥2300V;相互隔离的弱电信号端之间 ≥600V
源:100~240VAC,-15%,+10% / 50~60Hz;120-240VDC;或24VDC/AC,-15%,+10%
:≤5W
:温度0~60℃;湿度≤90%RH
:96×96mm、160×80mm、80×
:92×92mm、152×76mm、76×152mm、45×92mm、92×45mm、45×45mm
:≤100mm
160mm、48×96mm、96×48m m、48×48mm
10
Page 12
等
本图顺时针旋转
度
横式面板仪表
编号不
A
A
A
A
)
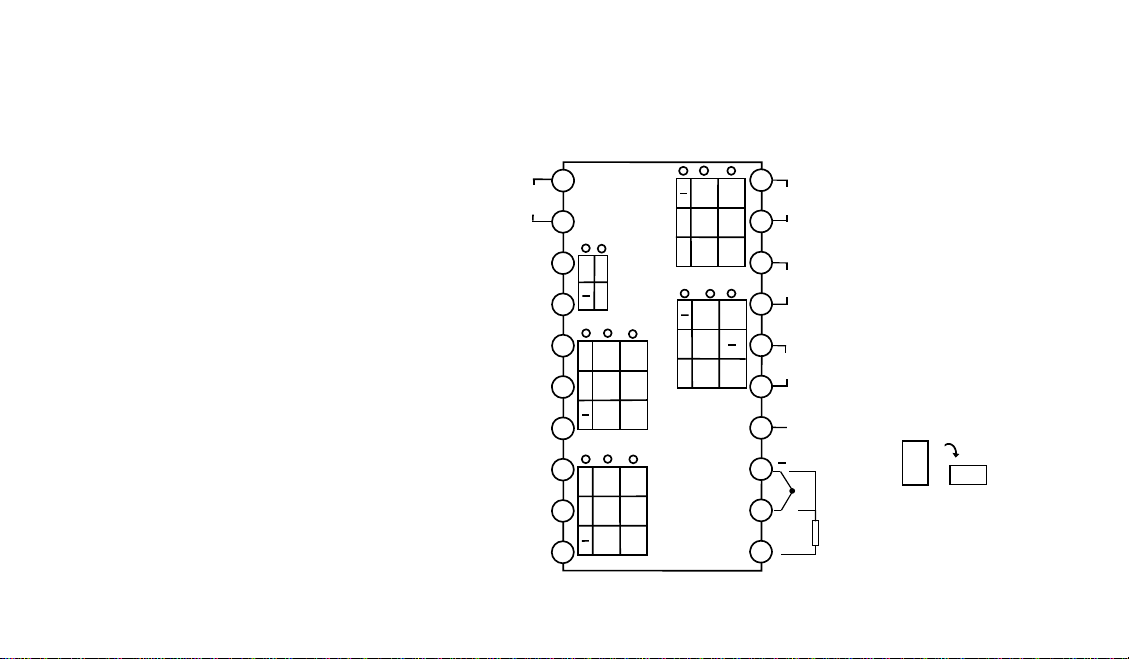
1.4 接线方法
仪表后盖端子排布如图:
注:① 线性电压量程在500mV以
下的由19、 18端输入,0~5V及 1~ 5V
的信号由17、18端输入;② 4~20mA
线性电流输入可用250欧变为1~5V电
压信号,然后从17、18端输入 ③ 不同
分度号的热电偶采用的热电偶补偿导
线不同,采用内部自动补偿模式时,
补偿导线应直接接到仪表后盖的接线
端子上,中间不能转成普通导线,否
则会产生测量误差。④ 主输出为电
流、单路SSR电压输出时由端子13+、
11-输出。
100-240VAC~
10
1
2
3
4
5
6
7
8
9
+
B
COMM
+
N/C
+
COM
+
N/C
+
11
LM
UX
N/ON/O
N/O
COM
N/ON/O
N/O
COMCOM
OP2
OP1
AL2
AU1
AU2
11
COM
COM
N/ON/C
+
N/ON/O
+
OUTP
COM
+
N/C
+
L1
N/O
V+
+
M2/MIO
G1
可控硅触发输出(
G2
12
13
G1
可控硅触发输出(K3)
G2
14
15
G1
可控硅触发输出(K3)
G2
16
0-5V
17
1-5V
+
18
19
+
20
K1/K3
注: 本图为 1/4 及
1/8 DIN 等竖式面
板仪表接线图
注:本图为A、C、
式面板的式仪表接线图。
本图顺时针转 90 度后为
为 B、F 型
的接线图,端子
1/8 DIN 横式面板的接线
变。
E
90
图. 端子编号不变
竖
后
Page 13
X
A
可控硅触发输
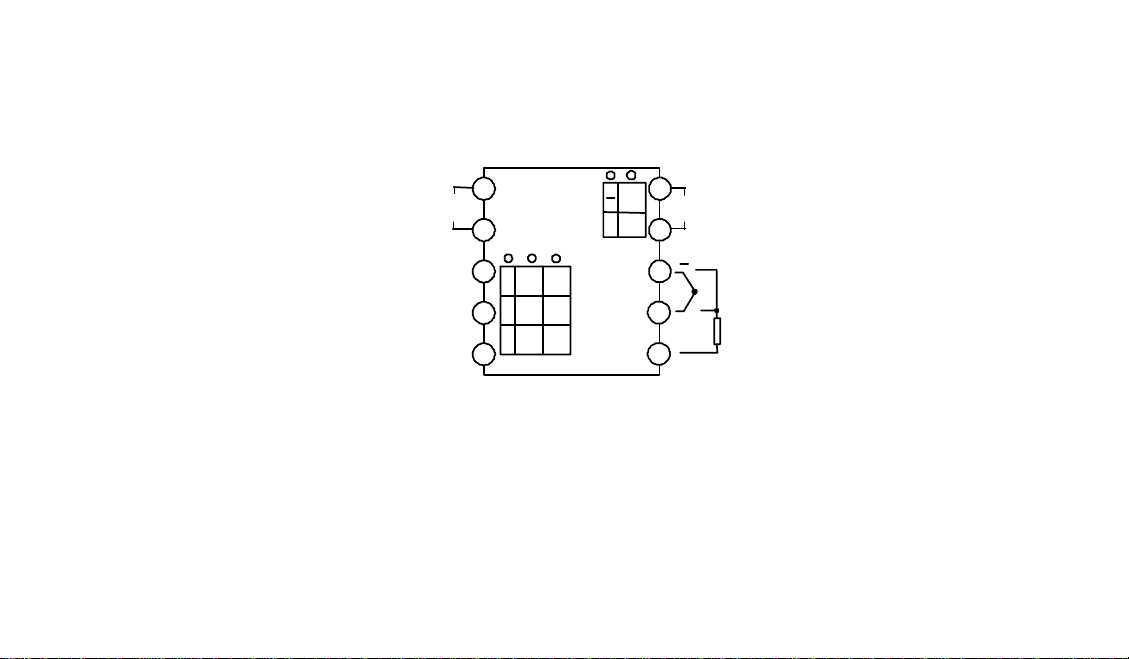
1/16 DIN 型面板仪表(48X48mm)接线图如下:
注1:1/16 DIN面板尺寸仪表线不支持0~5V及1~ 5V线性电压输入,如有需要应外接精密电阻分压后将信号转换为
0-500mV或100-500mV输入、4~20mA线性电流输入用25欧电阻变为100~500mV,然后从9、8端输入。
100-240VAC~
1
2
3
4
5
N/ON/O
N/ON/C
COMCOM
B
COMM/AU
AU1
AL1
12
+
OUTP
COM
N/O
6
G1
出(K1)
G2
7
8
9
10
Page 14
2 显示及操作
④
⑤
⑥
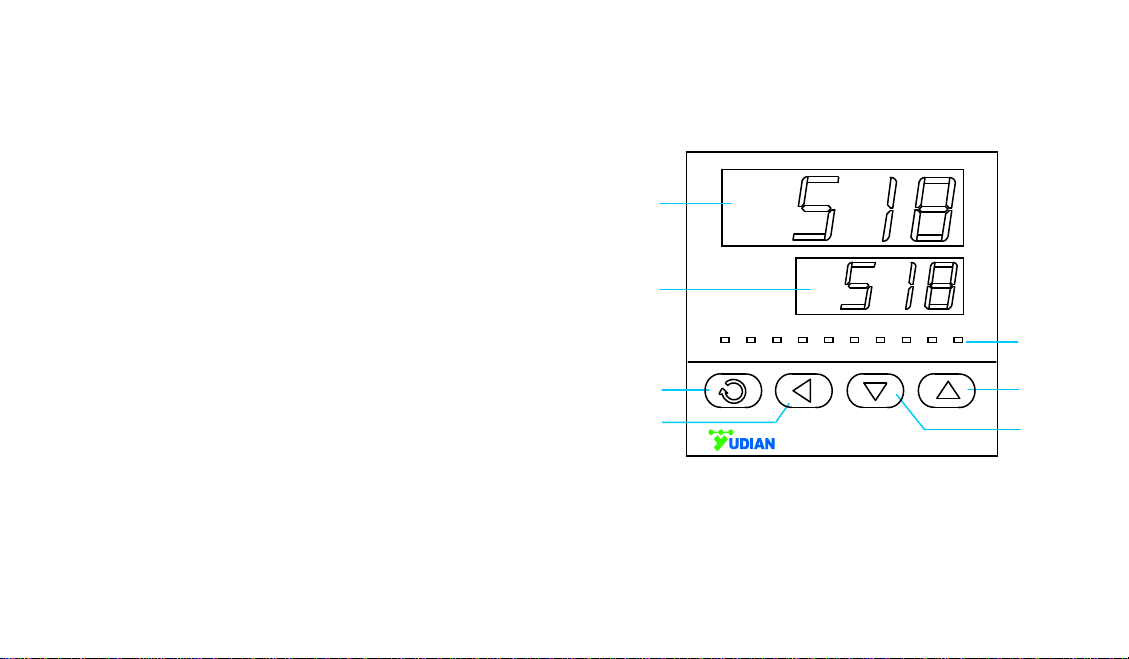
2.1 面板说明
① 上显示窗,显示测量值 PV、参数名称等
② 下显示窗,显示给定值 SV、报警代号、参数值等
③ 设置键,用于进入参数设置状态,确认参数修改等
④ 数据移位(兼定点控制操作)
⑤ 数据减少键(兼运行/暂停操作)
⑥ 数据增加键(兼停止操作)
⑦ 10 个 LED 指示灯,其中 MAN 灯本系列产品不用;
RUN 灯亮表示处于控制运行状态; MIO、 OP1、
OP2、AL1、AL2、AU1、AU2 等等分别对应模块输入
输出动作;COM 灯亮表示正与上位机通讯。
②
③
①
PV
SV
MAN RUN COM MIO AL1 AL2 OP1 OP2
AT
RUN
AU1
STOP
AU2
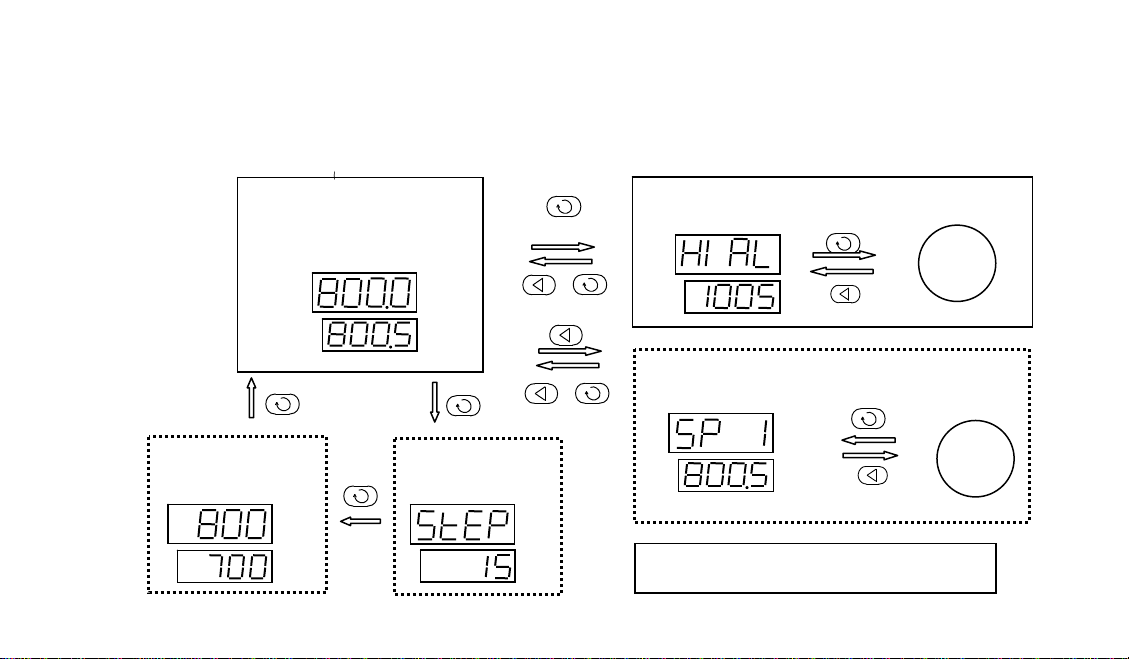
仪表上电后进入基本显示状态,此时仪表上、下显示窗分别显示测量值(PV)和给定值(SV),下显示窗还可
交替显示以下字符表示状态:①“orAL”,表示输入的测量信号超出量程;②“HI AL ”、“LoA L ”、“HdAL”或
“LdAL”时,分别表示发生了上限报警、下限报警、偏差上限报警、偏差下限报警;③“StoP” 表示处于停止状
态;“HoLd”和“rdy”分别表示暂停状态和准备状态(仅CN4400程序型仪表使用)。
注:若有必要也可关闭第②项报警字符闪动功能以避免过多的闪动(将ADIS参数设置为oFF)。
13
Page 15
①
参数
2.2 显示状态
段设定时间为
已运行时间为
仪表上电
测量值(PV)为
给定值(SV)为
80.0分
分
70.0
④
800.0
800.5
参数设置状态(上限报警参数值为
2 秒
+
②
2 秒
1005
)
下一
程序设置状态(第1段程序起点给定值为
③
+
当前运行程序
段为第15段
⑤
2 秒
800.5
下一
程序
)
注:仅 CN4400 有③④⑤显示状态
14
Page 16
2.3 操作方法
2.3.1 设置参数
在基本显示状态下按
键修改参数值。按
放,可以快速地增加/减少数值,并且速度会随小数点的右移自动加快。也可按
标),操作更快捷。按
放2秒以上,可返回显示上一参数;先按
约25秒钟后也会自动退回基本显示状态。
键并保持约2秒钟即可进入自定义的现场参数设置状态。可直接按
键减小数据,按 键增加数据,所修改数值位的小数点会闪动(如同光标)。按键并保持不
键来直接移动修改数据的位置(光
键可保存被修改的参数值并显示下一参数,持续按
键不放接着再按
键可直接退出参数设置状态;如果没有按键操作,
键可快速向下;按 键并保持不
2.3.2 快捷操作功能
CN4300/CN4400的所有功能都可以用修改参数的方式的来完成,但对于部分常用的功能,如修改给定值及程序
的运行/停止操作等等,我们设计了快捷操作来简化使用,这些快便捷方式也可以设置成禁止使用以防止误操作。
设置给定值
:按
键可进入修改当前给定值状态,再按 、 、
15
等键可直接修改给定值;
、 、 等
Page 17
设置程序(仅
键则可显示下一个数据,每段程序按“给定值-时间-给定值”的顺序依次排列。即使在程序正在运行时也可以修
改程序。
运行控制
止状态下将启动程序运行或解除保持运行状态。
停止控制
止程序运行,并且程序段号参数StEP被修改为1。
自整定AT:
执行自整定功能(注:若仪表SPr参数设置有效并处于升温限制状态下,则自整定暂停执行,等升温完毕后会自动启
动),仪表下显示器将闪动显示“At”字样,仪表经过2个振荡周期的ON-OFF控制后可自动计算出PID参数。如果要
提前放弃自整定,可再按
程序运行状态,自整定将导致暂停程序计时以确保给定值不会发生变化。在有加热/冷却双向输出的系统中,需要分开
两组整定PID参数,当仪表控制处于AUX冷输出时启动At,则自整定P2、I2、d2等冷输出参数。
注1:CN4300/CN4400采用先进的综合了AI 人工智能技术的PID调节算法,解决了标准PID 算法容易超调的问题
且控制精度高。我们把这种改良过的PID算法称为APID算法。当仪表选用APID或PID调节方式且初次使用时,均可启
动自整定功能来协助确定PID等控制参数。
注2:系统在不同给定值下整定得出的参数值不完全相同,执行自整定功能前,应先将给定值SV设置在最常用值
或是中间值上,如果系统是保温性能好的电炉,给定值应设置在系统使用的最大值上,自整定过程中禁止修改SV值。
视不同系统,自整定需要的时间可从数秒至数小时不等。
CN4400):CN4400按
:需要启动运行控制时按
:按“
按
”键保持2秒左右使下显示器将显示“StoP ”的符号即可,仪表停止控制输出。CN4400停
键并保持2秒,将出现At参数,按 键将下显示窗的OFF修改on,再按
键并保持约2秒钟调出At参数,并将on设置为OFF在按
键一下可进入程序设置状态,首先显示的是当前运行段给定值,按
键并保持约2秒钟使仪表下显示器显示“run ”的符号即可。CN4400 在停
键确认即可开始
键确认即可。如果仪表处于
16
Page 18
注3:控制回差参数CHYS对自整定结果也有影响,一般CHYS的设定值越小自整定参数准确度越高。但CHYS值
如果过小则可能因输入波动引起位式调节的误动作,这样反而可能整定出彻底错误的参数,推荐CHYS=2.0。
注4:自整定刚结束时控制效果可能还不是最佳,由于有学习功能,因此使用一段时间后方可获得最佳效果。
17
Page 19
3 参数功能
3.1 自定义参数表
CN4300/CN4400的参数表可编程定义功能,能为你自定义仪表的参数表,为保护重要参数不被随意修改,我们
把在现场需要显示或修改的参数叫现场参数,现场参数表是完整参数表的一个子集并可由用户自己定义,能直接调出
供用户修改,而完整的常数表必须在输入密码的条件下方可调出。参数锁Loc可提供多种不同的参数操作权限及进入
完整参数表的密码输入操作,其功能如下:
Loc=0,允许修改现场参数、允许全部快捷方式操作,如修改给定值SV及程序值(时间及温度值)等;
Loc=1,允许修改现场参数,允许用快捷方式修改给定值及程序值,但禁止程序运行/暂停/停止/定点控制/自整定
等快捷操作;
Loc=2,允许修改现场参数,禁止用快捷方式修改给定值、程序值及自整定操作,但允许程序运行/暂停/停止/定
点控制等快捷操作;
Loc=3,允许修改现场参数,禁止全部快捷方式操作;
Loc=4~255,不允许修改Loc本身以外的任何参数,也禁止全部快捷操作;
设置Loc=密码(密码可为256~9999之间的数字,初始密码为808 )并按
数表,一旦进入完整参数表,则除只读参数除外,其余所有的参数都是有权修改的。
参数EP1~EP8 可让用户自己定义1~8个现场参数,如果现场参数小于8个,应将没用到的第一个参数定义为
nonE,例如:我们需要的参数表有HIAL、HdAL、At 等三个参数,可将EP参数设置如下:EP1=HIAL、EP2=HdAL 、
EP3=At、EP4=nonE
18
确认,可进入显示及修改完整的参
Page 20
3.2 完整参数表
完整参数表分报警、调节控制、输入、输出、通讯、系统功能、给定值/程序及现场参数定义等共8大块,按顺序
排列如下:
参数 参数含义 说 明 设置范围
HIAL
LoAL
HdAL
LdAL
AHYS
上限报警 测量值PV大于HIAL值时仪表将产生上限报警;测量值PV小于HIAL-AHYS值时,
仪表将解除上限报警。
注:每种报警可自由定义为控制AL1、AL2、AU1、AU2等输出端口动作,也可以
不做任何动作,请参见后文报警输出定义参数AOP的说明。
下限报警 当PV小于LoAL时产生下限报警,当PV大于LoAL+AHYS时下限报警解除。
注:若有必要,
偏差上限
报警
偏差下限
报警
报警回差 又名报警死区、滞环等,用于避免报警临界位置由于报警继电器频繁动作,作用
当偏差(测量值PV- 给定值SV)大于HdAL 时产生偏差上限报警;当偏差小于
HdAL-AHYS时报警解除。设置HdAL为最大值时,该报警功能被取消。
当偏差(测量值PV- 给定值SV)小于LdAL 时产生偏差下限报警,当偏差大于
LdAL+AHYS时报警解除。设置LdAL为最小值时,该报警功能被取消。
注:若有必要,HdAL和LdAL也可设置为绝对值报警(参见AF参数说明)。
见上。
HIAL和LoAL
也可以设置为偏差报警
19
(参见AF参数说明)。
-9990~
+32000单
位
0~2000单
位
Page 21
AdIS
报警指示 OFF,报警时在下显示不显示报警符号。
on,报警时在下显示器同时交替显示报警符号以作为提醒,推荐使用。
AOP
报警输出
定义
AOP的 4位数的个位、十位、百位及千位分别用于定义HIAL、LoAL、HdAL和
LdAL等4个报警的输出位置,如下:
AOP = 3 3 0 1 ;
LdAL HdAL LoAL HIAL
数值范围是0-4,0表示不从任何端口输出该报警,1、2、3、4分别表示该报警由
AL1、AL2、AU1、AU2输出。
例如设置AOP=3301,则表示上限报警HIAL由AL1输出,下限报警LoAL不输出、
HdAL及LdAL则由AU1输出,即HdAL或LdAL产生报警均导致AU1动作。
注1:当AUX在双向调节系统作辅助输出时,报警指定AU1、AU2输出无效。
CtrL
控制方式 OnoF,采用位式调节(ON-OFF),只适合要求不高的场合进行控制时采用。
APID,先进的AI人工智能PID调节算法,推荐使用。
nPID,标准的PID调节算法,并有抗饱和积分功能。
PoP,直接将PV值作为输出值,可使仪表成为温度变送器。
SoP,无效。
20
0~6666
Page 22
Srun
运行状态 run,运行控制状态,RUN灯亮。
StoP,停止状态,下显示器闪动显示“StoP”,RUN灯灭。
HoLd,保持运行控制状态。如果仪表为不限时的恒温控制(CN 4300 或CN4400
参数Pno=0时),此状态等同正常运行状态,但禁止从面板执行运行或停止操作。如
果仪表为程序控制(Pno>0),该状态下仪表保持控制输出,但暂停计时,同时下显
示器闪动显示“HoLd”且RUN灯闪动,可利用面板按键执行运行控制或停止以解除保
持运行状态。注:仅用面板操作是无法进入保持运行状态的,只有直接修改本参数,
或在程序运行中的编程、上位机通讯或事件输入等方式可以进入该状态。
Act
正/反作用 Re,为反作用调节方式,输入增大时,输出趋向减小,如加热控制。
dr,为正作用调节方式,输入增大时,输出趋向增大,如致冷控制。
rEbA,反作用调节,并且有上电免除下限报警及偏差下限报警功能。
drbA,正作用调节方式,并且有上电免除上限报警及偏差上限报警功能。
At
自整定 OFF,自整定At功能处于关闭状态。
on,启动PID及CtI参数自整定功能,自整定结束后会自动返回OFF。
FOFF,自整定功能处于关闭状态,且禁止从面板操作启动自整定。
P
比例带 定义APID及PID调节的比例带,单位与PV值相同,而非采用量程的百分比。
注:通常都可采用At功能确定P、I、D及CtI参数值,但对于熟悉的系统,比如成
批生产的加热设备,可直接输入已知的正确的P、I、D、CtI参数值。
I
积分时间 定义PID调节的积分时间,单位是秒,I=0时取消积分作用。 1~9999秒
D
微分时间 定义PID调节的微分时间,单位是0.1秒。d=0时取消微分作用。 0~3200秒
21
1~32000单
位
Page 23
CtI
P2
I2
d2
CtI2
CHYS
控制周期 采用SSR、可控硅或电流输出时一般设置为0.5-3.0秒。当输出采用继电器开关输
出时或是采用加热/冷却双输出控制系统中,短的控制周期会缩短机械开关的寿命或导
致冷/热输出频繁转换启动,周期太长则使控制精度降低,因此一般在15-40秒之间,
建议CtI设置为微分时间(基本应等于系统的滞后时间)的1/5~1/10左右。
当输出为继电器开关(OPt或Aut设置为rELY),实际CtI将限制在3秒以上,并且
自整定At会自动设置CtI为合适的数值,以兼顾控制精度及机械开关寿命。
当调节模式参数CtrL定义为ON-OFF模式时,CtI定义输出断开或上电后的ON动
作延迟时间,避免断开后又立即接通,这项功能目的是保护压缩机的运行。
冷输出比
例带
冷输出积
分时间
冷输出微
分时间
冷输出周
期
控制回差
(死区、滞
环)
定义APID及PID调节的冷输出比例带,单位与PV值相同,而非采用量程的百分
比。
定义冷输出PID调节的积分时间,单位是秒,I=0时取消积分作用。
定义冷输出PID调节的微分时间,单位是0.1秒。d=0时取消微分作用。
采用SSR 、可控硅或电流输出时一般设置为0.5-3.0秒。当输出为继电器开关
(OPt或Aut设置为rELY),实际CtI将限制在3秒以上,一般建议为20~40秒。
用于避免ON-OFF位式调节输出继电器频繁动作。
用于反作用(加热)控制时,当PV大于SV时继电器关断,当PV小于SV-CHYS时
输出重新接通;用于正作用(致冷)控制时,当PV 小于SV时输出关断,当PV 大于
SV+CHYS时输出重新接通。
22
0.2~300.0
秒
1~32000单
位
1~9999秒
0~3200秒
0.2~300.0
秒
0~2000单
位
Page 24
InP
输入规格
代码
InP用于选择输入规格,其数值对应的输入规格如下:
0 K 20 Cu50
1 S 21 Pt100
2 R
3 T
4 E
5 J
6 B
7 N
8 备用 30 0~60mV电压输入
9 备用
10 备用
12 备用 33 1~5V电压输入
15 备用 34 0~5V电压输入
16 备用
17 K(0~300.00℃)
18 J(0~300.00℃)
23
0~37
22 Pt100(-80~+300.00℃)
25 0~75mV电压输入
26 0~80欧电阻输入
27 0~400欧电阻输入
28 0~20mV电压输入
29 0~100mV电压输入
31 0~500mV
32 100~500mV
35 0~10V
36 2~10V
37 0~20V
Page 25
dPt
SCL
SCH
Scb
FILt
Fru
小数点位
置
输入刻度
下限
输入刻度
上限
输入平移
修正
输入数字
滤波
电源频率
及温度单
位选择
可选择0、0.0、0.00、0.000四种显示格式。
注:采用普通热电偶或热电阻输入时,只可选择0或0.0两种格式。即使选择0格
式,内部仍维持0.1℃分辨率用于控制运算,使用S型热电偶时,建议选择0格式;
INP=17、18、22时,仪表内部为0.01℃分辨率,可选择0.0或0.00两种显示格式。
用于定义线性输入信号下限刻度值;当仪表作为变送输出或光柱显示时还用于定
义信号的下限刻度。
用于定义线性输入信号上限刻度值,当仪表作为变送输出或光柱显示时还用于定
义信号的上限刻度。
Scb参数用于对输入进行平移修正,以补偿传感器、输入信号、或热电偶冷端自
动补偿的误差。
注:一般应设置为0,不正确的设置会导致测量误差。
FILt决定数字滤波强度,设置越大滤波越强,但测量数据的响应速度也越慢。在
测量受到较大干扰时,可逐步增大FILt使测量值瞬间跳动小于2~5个字即可。当仪表进
行计量检定时,应将FILt设置为0或1以提高响应速度。FILt单位为0.5秒。
50C表示电源频率为50Hz,输入对该频率有最大抗干扰能力;温度单位为℃。
50F表示电源频率为50Hz,输入对该频率有最大抗干扰能力;温度单位为℉。
60C表示电源频率为60Hz,输入对该频率有最大抗干扰能力;温度单位为℃。
60F表示电源频率为60Hz,输入对该频率有最大抗干扰能力;温度单位为℉。
24
-9990~
+32000
单位
-1999~
+4000单位
0~40
Page 26
OPt
输出类型 SSr,输出SSR驱动电压或可控硅过零触发时间比例信号,应安装DC 1 等模块,
利用调整接通-断开的时间比例来调整输出功率,周期通常为0.5-4.0秒。
rELy,输出为继电器触点开关或执行系统中有机械触点开关时(如接触器或压缩
机等),应采用此设置。为保护机械触点寿命,系统限制输出周期至为3-120秒,一般
建议为系统滞后时间的1/5-1/10。
0-20,0~20mA线性电流输出,需安装F1线性电流输出模块。
4-20,4~20mA线性电流输出,需安装F1线性电流输出模块。。
PHA,无效。
Aut
OPL
OPH
无效 无效。
输出下限 设置为0~100%时,在通常的单向调节中作为调节输出OUTP最小限制值。
设置为-1 ~ -110%时,仪表成为一个双向输出系统,具备加热/冷却双输出功
能,当设置Act为rE或rEbA时,主输出OUT P 用于加热,辅助输出AUX 用于致冷,反
之当Act设置为dr或drbA时,OUTP用于致冷,AUX用于加热。
当仪表成为双向输出时,OPL用于反映最大冷输出限制,OPL=-100%时,不限
制冷输出,-110%可使电流输出比如(4~20mA)最大量程超出10%以上,适合特殊场
合,SSR或继电器输出时,最大冷输出限制不应大于100%。
输出上限 在测量值PV小于OEF 时,限制主输出OUTP的最大输出值。OPH设置必须大于
OPL。
25
-110~
+110%
0~110%
Page 27
OEF
Addr
bAud
Et
OPH有效
范围
无效 无效。
Aux代码 对于1/16 DIN面板(48*48mm)规格的仪表,设置bAud=0,则COMM 端口的报
无效 无效。
测量值PV小于OEF时,OUTP 输出上限为OPH,而当PV 大于OEF 值时,调节器
输出不限制,为100%。
注:该功能用于一些低温时不能满功率加热的场合,例如由于需要烘干炉内水分
或避免升温太快,某加热器在温度低于150℃时只允许最大30% 的加热功率,则可设
置:OEF=150.0(℃),OPH=30(%)。
警可以作为AU1输出。
26
-999.0~
+3200.0℃
或线性单位
0~80
0~19.2K
Page 28
AF
PASd
高级功能
代码
密码 PASd等于0-255或AF.D=0时,设置Loc=808可进入完整参数表。
AF参数用于选择高级功能,其计算方法如下:
AF=A×1+B×2 +C×4 +D×8+E×16+F×32+G×64
A=0,HdAL及LdAL为偏差报警;A=1,HdAL及LdAL为绝对值报警,这样仪表可
分别拥有2路绝对值上限报警及绝对值下限报警。
B=0,报警及位式调节回差为单边回差;B=1,为双边回差。
C=0,仪表光柱指示输出值;C=1,仪表光柱指示测量值(仅带光柱的仪表)。
D=0,进入参数表密码为公共的808;D=1,密码为参数PASd值。
E=0, HIAL及 LOAL分别为绝对值上限报警及绝对值下限报警;E=1 , HIAL及
LOAL分别改变为偏差上限报警及偏差下限报警,这样有4路偏差报警。
F=0,精细控制模式,内部控制分辨率是显示的10 倍,但线性输入时其最大显示
值为3200单位;F=1高分辨率显示模式,当要求显示数值大于3200时选该模式。
G=0,传感器断线导致的测量值增大允许上限报警(上限报警设置值应小于信号
量程上限);G=1,传感器断线导致的测量值增大不允许上限报警,注意该模式下即
使正常报警上限报警(HIAL)也会延迟约30秒才动作。
注:若非专家级别用户,请设置该参数为0。
PASd等于256-9999且AF.D=1时,必须设置Loc=PASd方可进入参数表。
注:只有专家级用户才可设置PASd,建议用统一的密码以避免忘记。
27
0~255
0-9999
Page 29
SPL
SPH
SP1
SP2
SPr
Pno
SV下限 SP允许设置的最小值。
SV上限 SP允许设置的最大值。
给定点1 对于CN4300 型仪表或CN4400 的参数Pno=0 或 1 时,正常情况下给定值
SV=SP1。
无效 无效。
升温速率
限制(仅
CN4400
有)
程序段数
(仅
CN4400
有)
若SPr被设置为有效,则程序启动时,若测量值低于给定值,将先以SPr定义的升
温速率限制值升温至首个给定值。在升温速率限制状态下,RUN灯将闪动。
对于斜率模式下,SPr只对首个程序段有效,而在平台模式下,SPr将对任何程序
段有效。
用于定义有效的程序段数,数值0~30,可减少不必要的程序段数,使操作及程序
设置方便最终客户的使用,其中设置Pno=0时,CN4400 为恒温模式,并可完全兼容
CN4300 的操作;同时亦可设置SP r参数用于限制升温速率;设置Pno=1~30时,
CN4400采用正常程序控制仪表操作模式进行操作。
28
-9990~
+30000单
位
SPL~SPH
0~3200
℃/分钟
0~30
Page 30
PonP
PAF
EP1-
EP8
上电自动
运行模式
(仅
CN4400
)
程序运行
模式(仅
适用
CN4400
型)
现场使用
参数定义
Cont,停电前为停止状态则继续停止,否则在仪表通电后继续在原终止处执行。
StoP,通电后无论出现何种情况,仪表都进入停止状态。
run1,停电前为停止状态则继续停止,否则来电后都自动从头开始运行程序。
dASt,在通电后如果没有偏差报警则程序继续执行,若有偏差报警则停止运行。
HoLd(仅CN4400),仪表在运行中停电,来电后无论出现何种情况,仪表都进
入暂停状态。但如果仪表停电前为停止状态,则来电后仍保持停止状态。
PAF参数用于选择程序控制功能,其计算方法如下:
PAF=A×1+B×2 +C×4 +D×8+E×16
A=0,准备功能(rdy)无效;A=1,准备功能有效。
B=0,斜率模式,程序运行时存在温度差别时,按折线过渡,可以定义不同的升
温模式,也可以降温运行;B=1,平台模式(恒温模式),每段程序定义给定值及保
温时间,段间升温速率可受SPr限制,到达下段条件可受rdy参数限制;另外,即使设
置B=0,如果程序最后一段不是结束命令,则也执行恒温模式,时间到后自动结束。
C=0,程序时间以分为单位;C=1,时间以小时为单位。
D=0,无测量值启动功能;D=1,有测量值启动功能。
E=0,作为程序给定发生器时上显示窗显示测量值;E=1,作为程序给定发生器
时上显示窗显示程序段号。
可定义1~8个现场参数,作为Loc上锁后常用的需要现场操作工修改的参数,如果
没有或不足8个现场参数,可将其值设置为nonE。
29
Page 31
4 符号说明
符号 解释
输入设定不正确,或;
orAL
HIAL
LoAL
HdAL
LdAL
EErr
8888
输入接线松脱 / 热电偶故障,或;
线路短路
上限报警
下限报警
偏差上限报警
偏差下限报警
芯片软件错误
芯片软件错误
30
Page 32
5 程序控制(仅适用 CN4400 型)
CN4400程序型仪表用于需要按一定时间规律自动改变给定值进行控制的场合。它具备30段程序编排功能,可设
置任意大小的给定值升、降斜率;具有跳转、运行、暂停及停止等可编程/可操作命令,可在程序控制运行中修改程
序;具有停电处理模式、测量值启动功能及准备功能,使程序执行更有效率及更完善。
5.1 功能及概念
程序段:
设定时间:
运行时间:
跳转:
运行(
停)下,时间停止计时,给定值保持不变。暂停操作(HoLd)能在程序段中编入。
停止(
止状态下执行运行操作,则仪表将从StEP设置的段号启动运行程序。可在程序段中编入自动停止的功能,并同时对运
行段号StEP值进行设置。也可人为随时执行停止操作(执行后StEP被设置为1,不过用户可再进行修改)。如果程序
段号已运行完Pno参数中定义的最后一段,则自动停止。
停电/开机事件:
段号可从1~30,当前段(StEP)表示目前正在执行的段。
指程序段设定运行的总时间,单位是分或秒,有效数值从1~9999。
指当前段已运行时间,当运行时间达到设置的段时间时,程序自动转往下一段运行。
程序段可编程为自动跳转到任意段,实现循环控制。通过修改StEP的数值也可实现跳转。
run/HoLd
StoP):执行停止操作,将使程序停止运行,此时运行时间被清0并停止计时,并且停止控制输出。在停
):
程序在运行状态时,时间计时,给定值按预先编排的程序曲线变化。在保持运行状态(暂
指仪表接通电源或在运行中意外停电,通过设置PonP参数可选择多种不同处理方案。
31
Page 33
准备(
果允许测量值启动功能,系统先用测量值启动功能进行处理,如果测量值启动功能能有效起作用,则准备功能就不需
要起作用,对不符合测量值启动功能处理条件的才用准备功能进行处理),并且其差值大于偏差报警值(HdAL及LdAL)
时,仪表并不立即进行正(或负)偏差报警,而是先将测量值调节到其误差小于偏差报警值,此时程序也暂停计时,
也不输出偏差报警信号,直到正、负偏差符合要求后才再启动程序。准备功能用于设置无法预知升/降温时间的段也
十分有用。要允许或取消准备功能,可在PAF参数中进行设置。准备功能可保证了运行整条程序曲线的完整性,但由
于有准备时间而使得运行时间可能增加。准备功能和测量值启动功能都用于解决启动运行时测量值与给定值不一致而
对程序运行产生的不确定性,以获得高效率、完整并符合用户要求程序运行结果。
测量值启动功能:
的给定值往往都不相同,而这种不同有时是用户不希望产生而又难以预料的。例如:一个升温段程序,设置仪表由
25℃经过600分钟升温至625℃,每分钟升温1℃。假定程序从该段起始位置启动时,如果测量值刚好为25℃,则程序
能按原计划顺利执行,但如果因启动时系统温度还未降下来,测量值为100℃,则程序就难以按原计划顺利执行。测
量值启动功能则可由仪表通过自动调整运行时间使得二者保持一致,例如上例中,如果启动运行时测量温度为
100℃,则仪表就自动将运行时间设置为75分钟,这样程序就直接从100℃的位置启动运行。
曲线拟合:
对线性升、降温及恒温曲线在折点处自动平滑化,平滑程度与系统的滞后时间t(t=微分时间d+控制周期CtI)有关,t越
大,则平滑程度也越大,反之越小。控制对象的滞后时间(如热惯性)越小,则程序控制效果越好。按曲线拟合方式处
理程序曲线,可以避免出现超调现象。注意:曲线拟和的特性使程序控制在线性程序升温时产生固定的负偏差,在线
性降温时产生固定的正偏差,该偏差值大小与滞后时间(t)和升(降)温速率成正比。这是正常的现象。
)功能:
rdy
曲线拟合是CN4400型仪表采用的一种控制技术,由于控制对象通常具有时间滞后的特点,所以仪表
在启动运行程序、意外停电/开机后但又需要继续运行程序时,如果测量值与给定值不同(如
在启动运行程序、意外停电/开机后但又需要继续运行程序时时,仪表的实际测量值与程序计算
32
Page 34
5.2 程序编排
5.2.1 斜率模式
参数PAF.B=0时,程序编排统一采用温度~时间~温度格式,其定义是:从当前段设置温度,经过该段设置的时间
到达下一温度。温度设置值的单位同测量值PV,而时间值的单位可选择分钟或小时。在斜率模式下,若运行到Pno定
义的最后一段程序不为停止命令或跳转命令(后文时间设置可编辑),则表示在该温度下保温该段时间后自动结束。
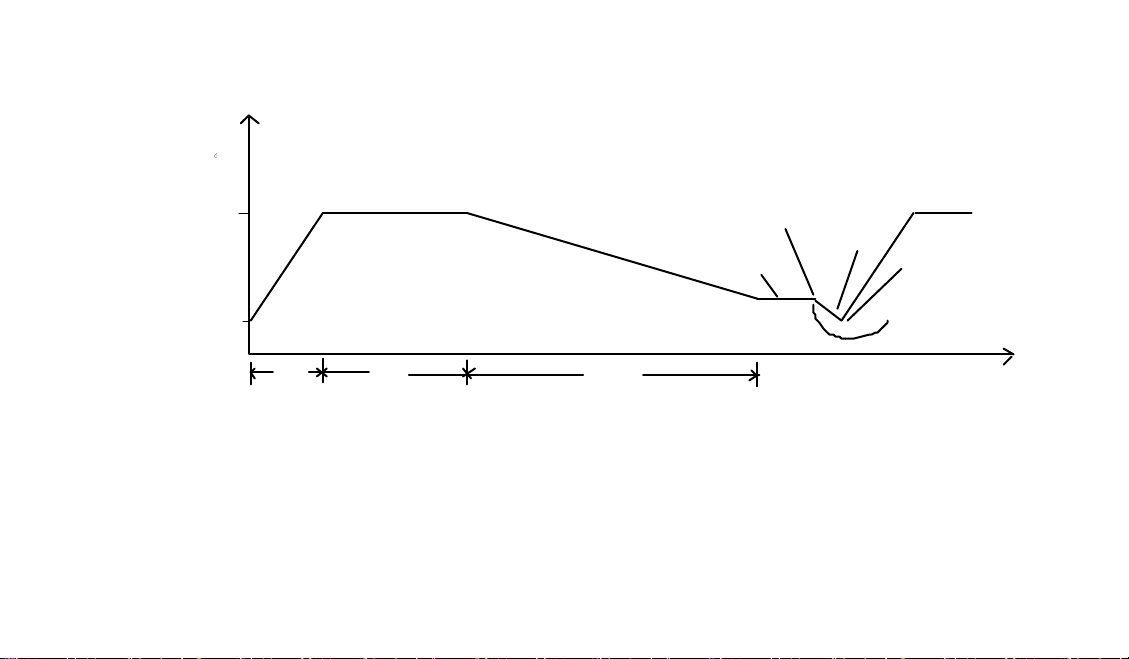
下例为一个包含线性升温、恒温、线性降温、跳转循环、准备、暂停的5段程序例子。
第1段 SP 1=100.0 t 1=30.0 ;100℃起开始线性升温到SP 2,升温时间为30分钟,升温斜率为10℃/分
第2段 SP 2=400.0 t 2=60.0 ;在400℃保温运行,时间为60分
第3段 SP 3=400.0 t 3=120.0 ;降温到SP 4,降温时间为120分,降温斜率为2℃/分
第4段 SP 4=160.0 t 4=0.0 ;降温至160℃后进入暂停状态,需执行运行(run)才能继续运行下一段
第5段 SP 5=160.0 t 5=-1.0 ;跳往第1段执行,从头循环开始运行。
本例中,在第5段跳往第1段后,由于其温度为160℃,而C 01为100℃,不相等,而第5段又是跳转段,假定偏差
上限报警值设置为5℃,则程序在第5段跳往第1段后将先进入准备状态,即先将温度控制到小于偏差上限报警值,即
105℃,然后再进行第1段的程序升温。这个控温程序见下图:
33
Page 35
间(分
)
温度
恒温段
降温段
暂停段
跳转段
升温段
操
C
准备段
不计时
从第 1 段开始 循环
在此执行 run
作解除暂停状 态
时
400
160
2、
1、
3、
5、
4、
100
0
30
60
采用温度~时间编程方法的优点是升温、降温的斜率设置的范围非常宽。升温及恒温段具有统一的设置格式,方
便学习。设置曲线更灵活,可以设置连续设置升温段(如用不同斜率的升温段近似实现函数升温),或连续的恒温段。
120
5.2.2 平台模式
设置参数PAF.B=1可选择平台模式,适合不需要独立设置升温斜率且不需要设置降温斜率的应用,可以简化编程
且更有效利用段数,每段程序含义为温度~该温度恒温时间,段与段之间也可以用SPr参数定义一个升温速率限制,若
SPr设置为0则表示全速升温,由于升温时间无法确定并会占据保温时间,可设置rdy有效,以保证正确的恒温时间。
34
Page 36
5.2.3 时间设置
t-XX=0.1~3200(分) 表示第XX段设置的时间值(注:时间单位也可以用PAF参数改变为小时)。
t-XX=0.0 仪表在第XX段进入保持运行状态(HoLd ),程序在此暂停运行,停止计时。
t-XX=-121.0,程序执行StoP操作,进入停止状态。
t-XX=-0.1~-122.0 时间值为负数表示是一个跳转+事件输出命令,整数部分-1~-120表示跳转的段,但超出Pno
定义的段数时无效,整数为0(小数不为0),表示运行到下一段,小数位置为事件输出编程,可以在程序运行过程中
编程使AL1及AL2动作,-XXX.0表示不影响程序事件状态,只是跳转,注意如果报警输出定义AOP也同时定义报警由
AL1或AL2输出,程序事件或报警都可以导致AL1或AL2动作,-XXX.1~-XXX.4含义如下:
-XXX.1,AL1动作,AL2解除;
-XXX.2,AL1解除,AL2动作;
-XXX.3,AL1和AL2均动作;
-XXX.4,AL2和AL2都解除;
例如:设置t- 5=-1.1,表示运行到第5段程序时,AL1动作,AL2解除并跳转到第一段运行。
又如:设置
注意
到的还是跳转段时,则程序自动暂停执行(即仪表在连续两次跳转中自动插入暂停操作),需要外部的运行/暂停操
作解除暂停状态。注意跳转段如果跳到的是自己(例如t- 6=-6),则将无法解除暂停状态,因为这样的段可说是无意
义的。
t- 6=-0.3,表示运行到第6段程序时,AL1和AL2动作,并继续下段程序(第7段)运行。
:除执行运行操作或接通电源时遇到跳转段时,可以继续跳转运行外。在程序运行中遇到跳转段控制程序跳
35
Page 37
5.2.4 给定值设置
给定值可设置的数值范围有SPL 及 SPH限制,是-999~+3200℃,表示需要控制的温度值(℃)或线性定义单
位。
5.2.5 运行多条曲线时程序的编排方法
CN4400具有灵活先进的程序编排方法,由于AI仪表执行停止运行(StoP )后会自动将StEP设置为1,如果在启
动运行前没有再修改StEP值,则重新运行一般从第1段起运行,对于编有多条控温曲线的用户,可以采用将第1段设置
为跳转段的方法来分别执行不同的曲线。如用户有3条长度均为3段的曲线,则可将程序编排在2~4,5~ 7,8~10。要
使启动后分别执行不同的曲线,则其第1段可设置如下:
t- 1=-2.0,运行操作后执行第1条曲线(2~4);
t- 1=-5.0,运行操作后执行第2条曲线(5~7);
t- 1=-8.0,运行操作后执行第3条曲线(8~10);
需要改变生产工艺时,只要将“t- 1”分别设置为-2.0,-5.0或-8.0,即可使运行分别开始运行不同的曲线。
也可省略该跳转段,但在每次启动运行前将StEP设置为需要运行曲线的起始段即可。
36
Page 38
37
Page 39
M-4546/0212
38
 Loading...