

Page 1
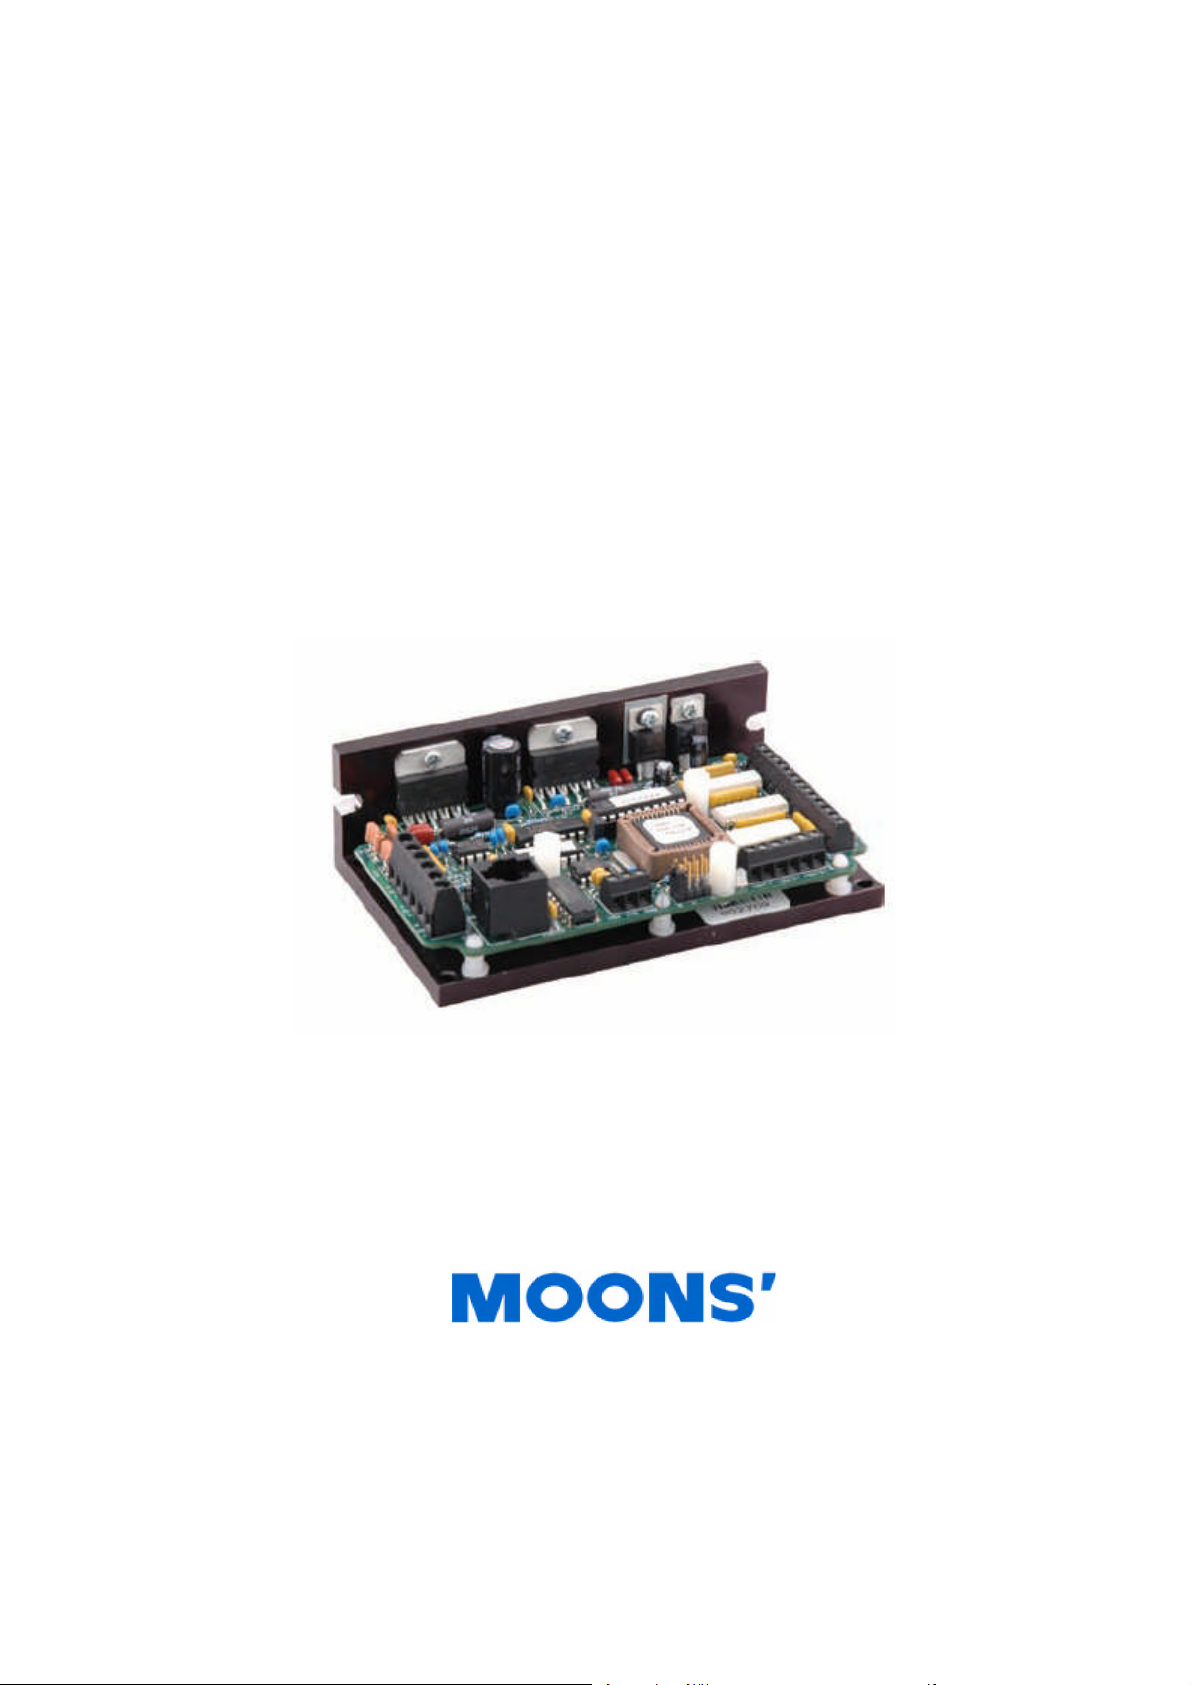
Mis 驱动器 SCL 使用手册
(适用于 MS1240MI、MS3540MI 和 MS7080MI)
(Rev.1)
2008-01
上海安浦鸣志自动化设备有限公司
2008.01
Page 2
2 Mis 驱动器 SCL 使用手册(Rev.1)
Page 3

Mis 驱动器 SCL 使用手册(Rev.1) 3
目 录
开始............................................................................................................................................................. 5
连接到 PC................................................................................................................................................ 5
介绍............................................................................................................................................................. 5
通信协议..................................................................................................................................................6
上电签名..................................................................................................................................................6
使用 SCL 和 MISNET HUB........................................................................................................................ 7
缓冲模式或立即模式?............................................................................................................................8
寄存器 .....................................................................................................................................................8
待机电流衰减...........................................................................................................................................8
指令总览 ..................................................................................................................................................... 9
指令描述 ................................................................................................................................................... 10
AC-加速度...........................................................................................................................................10
AM-最大加速度...................................................................................................................................10
BR-波特率...........................................................................................................................................10
BS-缓冲区状态....................................................................................................................................10
CC-改变电流.......................................................................................................................................10
CI-改变待机电流 ..................................................................................................................................11
CJ-执行点动.........................................................................................................................................11
CS-改变点动速度.................................................................................................................................11
CT-继续................................................................................................................................................11
DA-定义地址 ........................................................................................................................................11
DC-运行到设定距离改变.....................................................................................................................12
DE-减速度...........................................................................................................................................12
DI-距离/位置........................................................................................................................................12
DL-定义限制........................................................................................................................................12
ED-编码器死区 ...................................................................................................................................12
EF-编码器功能....................................................................................................................................13
EP-编码器位置....................................................................................................................................13
ER-编码器比例 ...................................................................................................................................13
FC-运行到设定距离速度改变.............................................................................................................. 13
FD-运行并检测两个传感器信号..........................................................................................................14
FL-运行设定距离.................................................................................................................................14
FM-带屏蔽距离的 FS..........................................................................................................................14
FO-运行期间改变输出状态 .................................................................................................................15
FP-运动到绝对位置.............................................................................................................................15
FS-运动到传感器信号有效..................................................................................................................15
FY-带安全距离的 FS...........................................................................................................................15
HW-跟踪手轮 ...................................................................................................................................... 16
IA-即时模拟量输入.............................................................................................................................. 16
ID-即时距离.........................................................................................................................................16
IE-即时读取编码器.............................................................................................................................. 16
IH-即时高电平输出..............................................................................................................................16
IL-即时低电平输出 ..............................................................................................................................17
IP-即时位置.........................................................................................................................................17
IS-即时输入状态 .................................................................................................................................17
JA-点动加速度 ....................................................................................................................................17
JD-停用点动........................................................................................................................................17
JE-使能点动........................................................................................................................................17
Page 4
4 Mis 驱动器 SCL 使用手册(Rev.1)
JS-点动速度........................................................................................................................................18
MD-停用电机.......................................................................................................................................18
ME-使能电机.......................................................................................................................................18
MR-细分..............................................................................................................................................18
PC-上电电流 .......................................................................................................................................18
PM-上电模式.......................................................................................................................................18
PS-暂停...............................................................................................................................................19
RA-读取模拟量 ...................................................................................................................................19
RS-请求状态 .......................................................................................................................................19
RV-版本信息 .......................................................................................................................................19
SH-找原点...........................................................................................................................................19
SJ-停止点动........................................................................................................................................19
SK-停止并清除缓冲区.........................................................................................................................20
SO-设置输出.......................................................................................................................................20
SP-设置位置 .......................................................................................................................................20
SS-发送文本 .......................................................................................................................................20
ST-停止............................................................................................................................................... 20
VC-改变速度 .......................................................................................................................................20
VE-速度...............................................................................................................................................20
WI-等待输入........................................................................................................................................21
WT-等待时间.......................................................................................................................................21
Page 5
Mis 驱动器 SCL 使用手册(Rev.1) 5
开始
首先感谢您购买鸣志驱动产品。我们希望我们的产品在性能、价格以及易于使用等方面能最好的满足
于你的应用。
SCL(Serial Command Language)是一种串口命令语言,主机(PC 或 PLC)可以利用 SCL 命令通过
串口实时控制鸣志驱动器(目前支持 SCL 工作模式的鸣志驱动器包括 MS1240MI, MS3540MI, MS7080MI,
MSST5-S, MSST10-S, MSST10-Q, MSST10-I)。本手册主要是针对 Mis 系列的驱动器(MS1240MI,
MS3540MI 和 MS7080MI)。其他驱动器的 SCL 命令使用手册可以登陆 www.moons.com.cn 网站免费下
载。
如果在你的应用中需要程序驻留在驱动器中,并在脱离主机的情况下运行,那么你应该使用 Mis
Programmer 软件。对此也有一本专门的使用手册。
要查看关于 Mis 产品的详细信息,比如接线和装配,请阅读产品附带的硬件使用手册。
使用 SCL 需要如下三个步骤:
1. 将驱动器设成 SCL 模式(参阅第 7 页的“上电签名”节)
2. 学习使用 SCL 命令。我们推荐您使用 SCL Setup Utility 软件(登陆 www.moons.com.cn 可以免费
下载)完成第一步和第二步。
3. 在您的计算机上开发应用程序。
连接到 PC
保证 PC 机在驱动器 6英尺范围内。
Mis 产品附带有一根黑色的通信线缆。线缆一端有一根类似电话线上的水晶头,另一端是较大的 9
针连接器。将大的一端连接到计算机的串口 1(COM1),拧紧两端的螺丝钉。如果 COM1 已经被占
用,可以改用 COM2。有的计算机的 COM2 口是 25 针的端口,不能直接连接,你就需要到附近的
计算机商店去买一个 25 针转 9 针的串口转换器。若是笔记本电脑,没有 RS232 串口,你就需要购
买一个 USB 转换为串口的适配器了。
千万不要将 Mis 驱动器连接到电话线路。它跟连接电话线和 Modem(调制解调器)的连接头外形是一样
的,但二者的电压不匹配。
在 Windows 软件中你还需要设置 COM 口。软件运行后会自动查找可用的 COM 口,但并不一定是你
连接的那个端口。
你可以点击“COM PORT”选项中的其中一个按钮来改变端口。如果选中的端口存在而且未被占用,
编程软件会与驱动器进行通讯。
PC 上的 SCL Setup Utility 软件总是先运行,Mis 驱动器后上电。
介绍
SCL 提供了一种主机(PC 或者 PLC)控制 Mis 驱动器的方式。SCL 允许主机给驱动器发送命令来完
成各种运动和 I/O操作,并能从驱动器读取状态信息。
单个驱动器可以通过串口直接连接到 PC 或者 PLC,使用 MisNet Hub-8 可以将多达 8个驱动器连接
到 PC 或者 PLC 一个串口。一个 RS485 或者 RS422 接口可以连接多达 30个带 RS-485 接口的驱动器。
SCL 模式固件和 Mis Programmer 模式固件共存于驱动器中。驱动器通过上电检测主机签名来确定使
用合适的模式。基于 Windows 的 Mis Programmer 软件会自动的提供签名并触发 Mis Programmer 模式。
详情请阅读“上电签名”章节。
SCL 需要一定的编程经验和一个用户应用软件。适用于系统开发人员,这些开发人员具有相关的工具
和知识,能够编写可以给串口发送命令的应用程序。
Page 6
6 Mis 驱动器 SCL 使用手册(Rev.1)
SCL 无法做到编写程序并保存到驱动器中。如果你的应用有这种需要,请使用 Mis Programmer 软件。
然而,SCL 提供一个 128 个字符容量的缓冲区,可以在其它命令正在运行时提早从主机发送命令。
SCL 为 Mis 驱动器提供 30种以上的指令。所有指令都以两个大写的 ASCII 码开头。其中有 9 个跟我
们的基于 Windows 的 Mis 语言是一样的:
Feed To Length(FL) Feed To Sensor(FS) Feed To Position(FP)
Set Position(SP) Seek Home(SH) Wait for Input(WI)
Wait Time(WT) Set Output(SO) Change Current(CC)
以下两个扩展指令用于改变电机电流。
Motor Enable(ME) Motor Disable(MD)
以下 4 个指令用来设置运动参数
Accel(AC) Decel(DE) Velocity(VE) Distance(DI)
以下 7 个指令用来配置在 Mis Programmer 窗体左边可以看到的全局参数。
Power Up Current(PC) Microstep Resolution(MR) Define Limits(DL)
Jog Accel(JA) Jog Speed(JS) Jog Enable(JE) Jog Disable(JD)
以下 7 个指令向驱动器查询状态信息
Buffer Status(BS) Input Status(IS) RequestStatus(RS)
Revision Level(RV) Immediate Distance(ID) Immediate Position(IP)
Power up Mode(PM)设置驱动器接通电源后为 SCL 模式或出厂设置的自动检测模式。
Send String(SS)告诉驱动器发回一个字符串到主机。这在检测前一个指令(例如一个运动)是否完成
时很有用。
Pause(PS)暂停缓冲区指令的执行,直到收到 Continue(CT)命令为止。
Stop(ST)命令停止正在执行的命令。这在停止错误的 Move,Wait Time 或者 Wait Input指令,特别是
用在调试程序时是很有用的。
Stop and Kill Buff(SK)停止当前执行的缓冲区指令并移除缓冲区中的所有指令。
为支持 RS485 的驱动器提供 Define Address(DA)指令,可以为每一个驱动器分配一个唯一的地址。
也为带有编码器反馈的驱动器提供 4 条相应的指令。
通信协议
驱动器和主机之间通信波特率是 9600。格式:8 个数据位、1个停止位、无校验。每个指令必须以回
车符(ascii 13)作为结束符。驱动器不会回发字符给主机。不需要握手信号。新版本的固件加入了 Bit Rate(BT)
指令,允许主机增加通信速率。
RS232 连接器为三线型:发送端、接收端和地。使用随驱动器附带的通信电缆。
RS485 连接器为五线型:发送端+,发送端-,接收端+,接收端-和地。您必须自己制作线缆。具体细
节请参阅驱动器硬件使用手册。
上电签名
要触发 SCL 模式,用户程序必须检测到驱动器上电并在 2 秒之内发送“00”签名,但不能快于 2 毫
秒。如果作到这点不方便,使用 PM2 指令可以将驱动器设置成自动唤醒 SCL 模式。SCL Setup Utility 提
供了一种简易的方法来配置驱动器和(或)hub 的上电模式。它还为用户练习指令并熟悉 SCL 提供了一个
很方便的途径。
Mis 驱动器设为自动检测模式时,驱动器会在上电时给主机发送三个字符。第一个字符是 ascii(255),
第二个字符描述固件版本,第三个字符告诉主机连接了什么型号的 Mis 产品。
注意:在安装到多点网络之前,支持 RS485 的驱动器应该单个分别上电,这样可以使用“DA”指令
为每个驱动器分配唯一的地址。这个时候上电模式应该设置成“2”。
Page 7
Mis 驱动器 SCL 使用手册(Rev.1) 7
使用 SCL 和 MisNet Hub
MisNet Hub-8 可以用来连接最多 8 个 Mis 驱动器到一个 PC/PLC 串口。Hub444 可以连接 4 个驱动
器。Hub 在发送命令到适当的驱动器并从每个驱动器返回信息的过程中起到“路由”的功能。如果您想给
Hub 的第 4 口发送 FL 指令,简单的发送“4FL”字符串并加上一个回车符就行了。
如果想读取端口 2 所连接驱动器的输入状态,发送“2IS”。驱动器响应后 hub 会加上一个地址符,以
便你知道是从哪一个驱动器响应的。典型的响应结果可能是:“2IS=00000000”。
要发送连接到 hub 的所有驱动器,忽略第 1 位的地址就行了(例如:FL)。
下面这些 SCL 指令可以用来控制或查询 hub。地址“0”通常为影响 hub 的指令。
0BR-这条指令用来设置 hub 所有串口的波特率。0BR1 指令为 9600 bps (bits/s)。0BR2 指令为
19200btps。接通电源后波特率为 9600,所以您必须按照正确的顺序来改变,否则通信数据会丢失。把您
的系统想象成金字塔,PC 在最顶部,接下来是 hub,最后是金字塔的最低层――连接到 hub 的所有驱动
器。始终从底层启动。例如:
1. 确认系统中所有驱动器的固件版本在 2.10 及以上。“RV”指令可以报告连接到 hub 的所有
驱动器的固件版本。
2. 发送“1BR2”指令将驱动器 1波特率设成 19200bps。
3. 对于剩余的驱动器重复执行第 2 步(2BR2, 3BR2 等)。
4. 通过发送“0BR2”指令改变 hub 的波特率。
5. 改变 PC 机的波特率。如果您正在试用我们推荐的 SCL Setup Utility 软件,软件中有一个下拉
列表框可以设置 PC 的波特率。
不要忘了断电后驱动器和 hub 的波特率又会回到 9600。如果您发送不带参数的 0BR 指令,hub 会
报告当前的波特率,例如 0BR=1。
以上指令要求 hub 固件版本为 1.14 及以上,驱动器固件版本为 2.10 及以上。
0IH(仅适用于 hub444)-将 4 个 hub 输出端口中的某一个立即设置为高电平(open)。必须指定使
用哪一个输出:0IH1、0IH2、0IH3 或 0IH4。
0IL(仅适用于 hub444)-将 4 个 hub 输出端口中的一个立即设置为低电平(close)。必须指定使用
哪一个输出:0IH1、0IH2、0IH3 或 0IH4。
0IS(仅适用于 hub444)-请求返回 4 个输入端的输入状态,响应格式跟驱动器的 IS 命令相同。这
是一条即时指令。
0PM-设置 hub 的上电模式。0PM1 将 hub 设置为自动检测模式,这样可以用作 SCL 路由或者
使用 MisNet Hub Programmer 软件。在 SCL Setup Utility 软件中有一个命令按钮也可以用来设置上电模
式。
0RV-让 hub 报告其固件版本。
0IL(仅适用于 hub444)-将 4 个 hub 输出中的某一个设置为特定的状态(高或者低)。要设置输出
端 3 为低,使用“0SO3L”指令。
Page 8
8 Mis 驱动器 SCL 使用手册(Rev.1)
缓冲模式或立即模式?
SCL 指令有两种典型的模式:缓冲模式和立即模式。缓冲模式的指令同一时间只执行一条。如果您同
时发送两条缓冲模式的指令到驱动器,例如 FL 和 SS,SS指令会进入缓冲区,在 FL 完成之后才会执行。
在指令集中指明为立即模式的指令,在主机发送到驱动器后即刻执行。如果有必要立即模式的指令可以和
一条缓冲模式指令同时运行。这样允许您在电机转动过程中检测缓冲区状态(BS)或者输入状态(IS)。
寄存器
很多 SCL 命令会发送信息到驱动器留待以后使用。这个信息会保存在寄存器中直到新的指令对它作
了改变或者断电。例如,如果您发送 VE10 指令,VE寄存器就设置最大转速为 10 转/秒。你可以执行 FL,
FP 或者 FS 等系列运动而无需发送 VE 指令——速度会一直为 10 转/秒除非你发指令改变它。
除了 VE 寄存器外还有加速度和减速度 (AC 和 DE) 寄存器,转动距离(DI) 寄存器,点动加速度和速
度(JA 和 JS) 寄存器。除了运动参数之外,另外还有限位 (DL) 寄存器,电机电流(CC) 寄存器,电机和
编码器细分(MR,ER) 寄存器,电机和编码器位置(SP,EP) 寄存器。
两个比较特殊的寄存器是 PC(上电电流)寄存器和 PM(上电模式)寄存器。PC 和 PM 寄存器即使驱动器
断电后也会保留其设定值。除这两个之外的其它所有寄存器内容都会在断电后丢失信息,并在接通电源
后恢复成默认值。
待机电流衰减
所有工作在 SCL 模式的 Mis 驱动器都会在电机停止转动时减流 50%。如果您需要待机电流衰减非
50%,你需要在每次动作之前和之后使用 CC 指令来设置电流。要完全将电机断电,请使用 MD 指令。
Page 9
指令总览
Mis 驱动器 SCL 使用手册(Rev.1) 9
指令 描述 参数 只写 只读 立即模式 单位 范围 默认值
转/秒
2
2
2
1 - 3000 25
1 - 3000 500
0 - 50
1 - 3000 25
± 16 ,000,000 20000
1 - 255 5
AC 加速 度 加速 度 转 /秒
AM
最大 加 速度(快 速减速 ) 加速 度 转 /秒
BR 波特 率 波特 率 代码 • 1 - 3 1 (9600 )
BS 缓 冲区状态 • • 字符 0 - 128
CC 改 变 电流 电流 安培 0 – 最大值
CJ 执行点 动 •
CS
改变点动速 度 速度
CT 继 续 • •
DA 定义 地 址 地址 ! - @
DC 运 行 到设定 距 离改 变 距离 步数 16,000,000 20,000
DE 减速 度 减速 度 转 /秒
DI
距离/位 置 距离 步数
DL 定 义 限 制 限制有 效 状 态 1 - 3 1
ED 编码 器 死区 死区 脉冲 数 1 - 255 10
EF 编 码 器 功能 功能 0 - 3 0
EP 编 码器位置 位 置 脉冲数 ± 16,000,000
ER
编码 器 比例 比率
FC 运 行到设定 距离速 度 改变 •
FL 运 行设定距 离 •
FM 带屏 蔽 距离 的 FS 输入端号及 条 件 • 1- 8, H/L/R/F
FO 运行 期 间改变输 出状态 输出端号 及 条件 • 1-3, H or L
FP
运动 到 绝对位置
FS 运 动 到 传感器 信号有效 输入端 号,条件 • 1 - 8, H/L/R/F
FY 带 安 全 距离的 FS 输入端号 及条件 • 1-8, H/L/R/F
HW 跟踪 手 轮 输入端号,条件,步 /脉冲 • 步数 1-8, H/L/R/F, 1- 255
IA 即时 模 拟输入,十六进 制 • •
ID
即时 距 离, 十 六 进制
IE 即时读取编 码器, 十六进制 • •
IH 即 时 高电平 输 出
IL 即时 低 电平输出 输 出 端号 • • 1 - 8
IP 即时 位 置, 十 六 进制 • •
IS
即时输入状 态 请求
JA 点 动加 速 度 /减 速 度 加速 度 1 - 3000 25
JD 停用点动 •
JE 使 能点动 •
JS 点 动速度 速度 0.025 - 50 1
MD
停用 电 机
ME 使能电 机 •
MR 设置 电机细分 3 - 16 8
PC 上电电流 电流 安培 0 - imax
PM 上电模 式 模 式(1=自动 ,2=SCL) 1,2
PS
暂停
RA 读取 模 拟输入 • 伏特 0 - 5
RS 请求 状 态 • •
RV 版本信息 • •
SH 找原 点 输入,条 件 • 1 - 8 , H/L /R/F
SJ
停止 点 动
SK 停 止并清除 缓冲区 • •
SO 设 置 输出 输出 端 号,条 件 • 1-3, H or L
SP 设 置绝对距 离 位置 ± 1 6,000 ,000
SS 发 送文本 文本 字符串 •
ST
停止
VC 改变速度( 配合 FC) 速度 转/秒 0.025 - 50 1
VE 速 度设置 速度 转/秒 0.025 - 50 1
WI 等待输 入 输入端号,条件 • 1- 8, H/L/R/F
WT 等待 时间 时间 • 秒 0.01 - 300
输出 端 号
• •
•
• •
• • 1 - 8
• •
•
•
•
• •
Page 10
10 Mis 驱动器 SCL 使用手册(Rev.1)
指令描述
AC-加速度
AC 设置加速度,单位是转/秒2。发送不带参数的 AC 指令会要求驱动器返回当前的加速度值。加速
度范围是 1-3000。
影响:FL, FS, FP, SH
参见:DE
例:
发送 驱动器响应
AC100
AC AC=100
AM-最大加速度
AM 指令设置最大加速度(快速减速),单位是转/秒2。这个值用在“行程结束限制”的情况。AM 也
可用在 ST 和 SK 指令中断指令缓冲器中正在执行的运动。发送不带数字的 AM 指令会要求驱动器返回当
前 AM 值。AM 值的范围是 1-3000。
无
影响:FL, FS, FP, SH
参见:AC, DE
在老版本的固件中不支持此指令。
例:
发送 驱动器响应
AM500
AM AC=500
无
BR-波特率
BR 改变串口通信的波特率,可以增加主控制器和 Mis 驱动器之前的通信速度。您必须在发送这条指
令之后改变主控制器的波特率,否则驱动器无法识别后面的指令。1.31 及以上的 SCL Setup Utility 可以设
置波特率,而且 SCL Setup Utility 是一个测试波特率的实用工具。驱动器上电后波特率默认为 9600 比特/
秒。
波特率代码:
1=9600(
2=19200(
3=38400(
大概每分钟 1000 个字符 )
大概每分钟 2000 个字符)
大概每分钟 4000 个字符)
BS-缓冲区状态
BS 指令要求驱动器返回当前指令缓冲器可用空间。
例:
发送 驱动器响应 说明
BS
BS=128 还有 128 个字符的空间可用
CC-改变电流
CC 指令改变驱动器电流的设定值。在您使用 CC 设置电流的时候,待机电流自动设为它的 50%。
Page 11
Mis 驱动器 SCL使用手册(Rev.1) 11
影响:FL, FS, FP, SH, WI
参见:PC, CI
例:
发送 驱动器响应 说明
CC5.1
CC CC=5.1
无 运行电流设置为 5.1 安培,待机电流为 2.55 安培。
不改变电流设定值
CI-改变待机电流
CI 指令改变驱动器的待机电流 。注意:这条指令会被后面的设置待机电流为 50%的 CC 指令覆盖。
最好在 CC 之后使用 CI 指令。
影响:FL, FS, FP, SH, WI
参见:PC, CC
例:
发送 驱动器响应 说明
CI3.0
CI CC=3.0
无 待机电流设置为 3 安培,不改变运行电流设定值。
不改变待机电流设定值
CJ-执行点动
如果点动使能(JE),电机的加速度由 JA 指令指定,加速至 JS 指令设置的速度运行。若要以设定的减
速度停止则使用 SJ 指令。要更快的停止,使用 ST 指令,但要注意如果速度或者负载惯量比较大,电机
会继续滑行直到停止。点动方向由最后一个 DI 指令符号决定。你可以使用 CS 指令在运行中改变点动速度。
CS-改变点动速度
CS 可以在点动运行中改变速度。如果新的速度比旧的速度更快,驱动器加速到新的速度,加速度由
JA 指令设定。如果新的速度比旧的速度慢,减速度同样由 JA 的设定值决定。
例:CS11.2
CT-继续
恢复执行缓冲区中暂停的指令。
例:
发送 驱动器响应
CT
无
DA-定义地址
DA 指令用于在多点 RS485 通信中为每个驱动器设定唯一的地址。这条指令只适用支持 RS485 通信
的驱动器。有效的地址符为:! ”# $ % & ’( ) * + , - . / 0 1 2 3 4 5 6 7 8 9 : ; < > ? @
Page 12
12 Mis 驱动器 SCL 使用手册(Rev.1)
DC-运行到设定距离改变
以步数为单位,表示运行设定距离后执行某个动作。例如,FM 是执行 FS 动作,但在 DC 指定
的距离范围内传感器信号被忽略。这对于“防抖”开关或者传感器是很有用的。由于 DC 是相对距离,
没有正负之分。DC 的范围是 1–16,000,000。
影响:FC, FY, FO, FM
参见:FC, FY, FO, FM
DE-减速度
设置减速度。DE指令也允许返回当前减速度的设定值。DE 的范围是 1-3000。
影响:FL, FS, FP, SH
参见:AC
例:
发送 驱动器响应
DE125
DE DE=125
无
DI-距离/位置
DI 指令设置或者请求返回转动距离(相对距离),单位为步数。DI 符号也指出了运转方向。
影响:FL, FS, FP, SH, CJ
参见:AC, DE, VE
例:
发送 驱动器响应 说明
DI20000
DI-20000
DI DI=-20000
无 顺时针方向
无 逆时针方向
DL-定义限制
DL 指令设置有效限制为常开(1)、常闭(2)或者不使用(3)。
影响:FL, FS, FP, SH, WI
例:
发送 驱动器响应 说明
DL1
DL3
无 限制为常开
无 限制为常闭
ED-编码器死区
在带有编码器反馈的驱动器中,这条指令定义“定位”区域的大小,单位为编码器输出单位。如果启
用了“静态位置维持”,静止时偏离这个区域,驱动器会自动校正。如果开启了“运动结束校正”,电机在
FL 或者 FP 动作结束时停在死区之外,那么驱动器会自动修正误差。
例:
Page 13
Mis 驱动器 SCL使用手册(Rev.1) 13
发送 驱动器响应 说明
ED50
ED
无 死区尺寸为 50 编码器计数
ED=50
EF-编码器功能
在支持编码器反馈功能的驱动器中,EF 指令用来告诉驱动器使用哪一种位置维持。“静态位置维持”
功能在电机停止时读取编码器信息,如果有外力促使电机偏离了原来的位置,驱动器会试图使电机回转到
指定的位置死区内。“动作结束时修正”在 FL 或者 FP 动作之后检察编码器的位置,如果电机不在死区内,
修正动作激活。对于“静态位置维持”和“动作结束时修正”这两种情况,修正长度都是相对理想位置距
离的一半。可能要修正多次直到落在死区范围内。
例:
发送 驱动器响应 说明
EF0
EF1
EF2 无 启用“静态位置维持”功能
EF3
无 所有编码器功能不启用 (但编码器仍然跟踪位置并可以
由 EP 或者 IE指令读取位置)
无 启用“运行结束修正”功能
无 启用“静态位置维持”和“运行结束修正”功能
EP-编码器位置
在支持编码器反馈的驱动器中,EP 指令允许主机定义当前的编码器输出位置。例如,如果当前编码
器输出值为 4500,你想将这个位置定义为位置 0,发送 EP0。发送不带参数的 EP指令要求驱动器返回当
前的编码器值。
ER-编码器比例
在支持编码器反馈的驱动器中,ER 指令定义编码器比例。这个数字是电机的细分(单位:步数/转)
除于编码器细分(单位:脉冲数/转)。
例如使用 4000 细分的编码器,电机的细分设置为 20000 步/转(MR8),那么应该使用 ER5(因为 20000
/ 4000 = 5)。每一编码器输出单位相当于电机转动 5 步。如果电机细分不能被编码器细分整除,请尝试使
用不同的电机细分(使用 MR 指令指定)。不接受二进制的编码器细分,例如 512 和 1024。
注意:Mis 驱动器使用“X4”解码,所以 1000 线的编码器例如美国 Digital E2-1000-250-H产生 4000
脉冲/转。
FC-运行到设定距离速度改变
FC 指令执行 FL(相对运动)。转动距离和方向由最后一个 DI 指令决定,加速度和减速度由 AC 和 DE
指定,初始速度是 VE。在电机运转 DC 指定的步数后,速度减小到 VC。DC 不能超过 DI。
例:在一个转孔的应用中,你需要迅速的把刀具进给到工件处,然后转孔过程中需要低速进给。整个移动
距离为 50000 步,但运行 45000 步后需要从转速 8 转/秒减到 0.5 转/秒。
发送 说明
VE8
VC0.5
DI50000
初始速度为 8 转/秒
速度变化为 0.5 转/秒
移动总距离为 50,000 步
Page 14
14 Mis 驱动器 SCL 使用手册(Rev.1)
DC45000
FC
运动 45,000 步后速度改变
开始转动
FD-运行并检测两个传感器信号
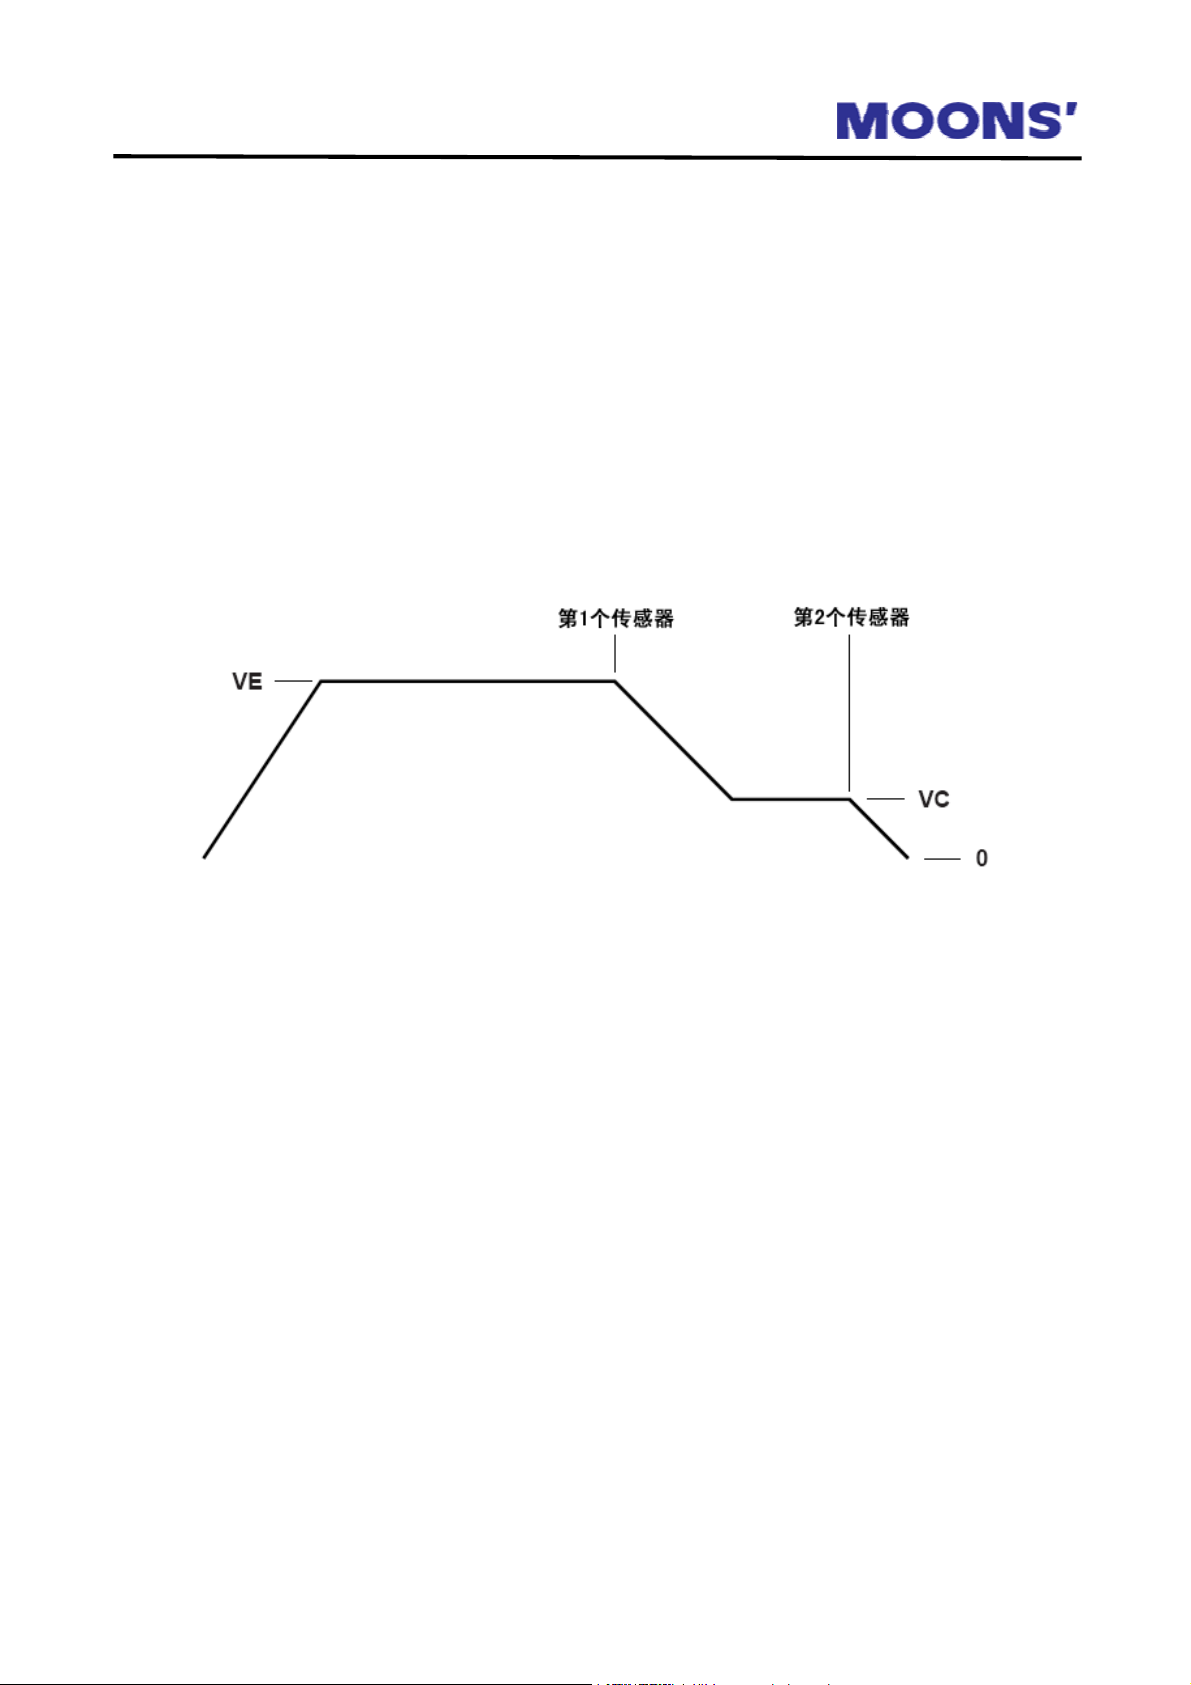
FD 指令将电机以 AC 加速到 VE,检测到第一个传感器有效信号时以 DE 减速至 VC,检测到第二个
传感器有效信号达时从以 DE 减速到完全停止。DI 寄存器的符号决定运动的方向。
例:
发送 说明
DI1
VE5
VC.2
FD2F4H
转动方向为顺时针
在检测到第一个传感器有效信号前速度为 5 转/秒
在检测到第一个传感器有效信号后减速到 0.2 转/秒
第一个传感器接在输入端口 2,下降沿有效;第二个传感器接在输入端口 4,高电
平有效。
FD 指令:速度-时间曲线
FL-运行设定距离
FL 执行运行指定距离(相对转动)指令。进给距离和方向由最后一条 DI 指令指定。速度、加速度和减
速度由 VE,AC 和 DE 指令指定。
FM-带屏蔽距离的 FS
FM 指令执行 FS 指令,但在第一个 DC 所指定的运动距离内屏蔽传感器信号。
例如:在传送带上输送零件时,传感器检测到零件的前沿时停止。但如果零件上有洞(很多零件都有
这样的情况),那么当试图输送下一个零件时你可能只移动了前一个零件一小段距离就停了下来。解决办
法就是使用 FM 指令来代替 FS 并根据零件尺寸设置 DC。
例如:零件有 6 英寸长,机械传动链传速比 20000 步/英寸。5 英寸传送距离范围内屏蔽传感器信号,
然后检测到传感器有效信号后 1 英寸停下来。完成此任务的指令序列如下:
发送 说明
DI20000
DC102000
FM1F
检测到传感器有效信号 20000 步(1 英寸)停下来
在接下来 5.1 英寸距离范围内屏蔽传感器检测信号,允许前一零件完全通过
开始传送。传感器连接到输入端 1,看到零件时传感器输出为低电平
Page 15
Mis 驱动器 SCL使用手册(Rev.1) 15
FO-运行期间改变输出状态
FO 指令与 FL相同,区别在于运动期间改变某个输出端的状态。
例如:您正在按一定长度切割零件。为了获得最大的进给量,你想在靠近零件最终位置的地方让剪切
刀具剪切零件。
发送 说明
DI20000
DC15000
FO1F
传送 20000 步
传送 15000 步时设置输出
在 15000 步时接通输出端 1
FP-运动到绝对位置
移动位置由最后的 DI 指令指定。其速度、加速度和减速度由 VE,AC 和 DE 指令指定。
FS-运动到传感器信号有效
要求带有输入端口号(1-8)和条件(H = 高,L = 低,R = 上升沿,F = 下降沿)。电机移动直到检测
到传感器有效状态,然后停止到一个精确的距离。这个停止距离由 DI 指令参数指定。旋转方向由 DI 指令
符号(正号为顺时针)决定。其速度、加速度和减速度由 VE,AC 和 DE 指令指定。
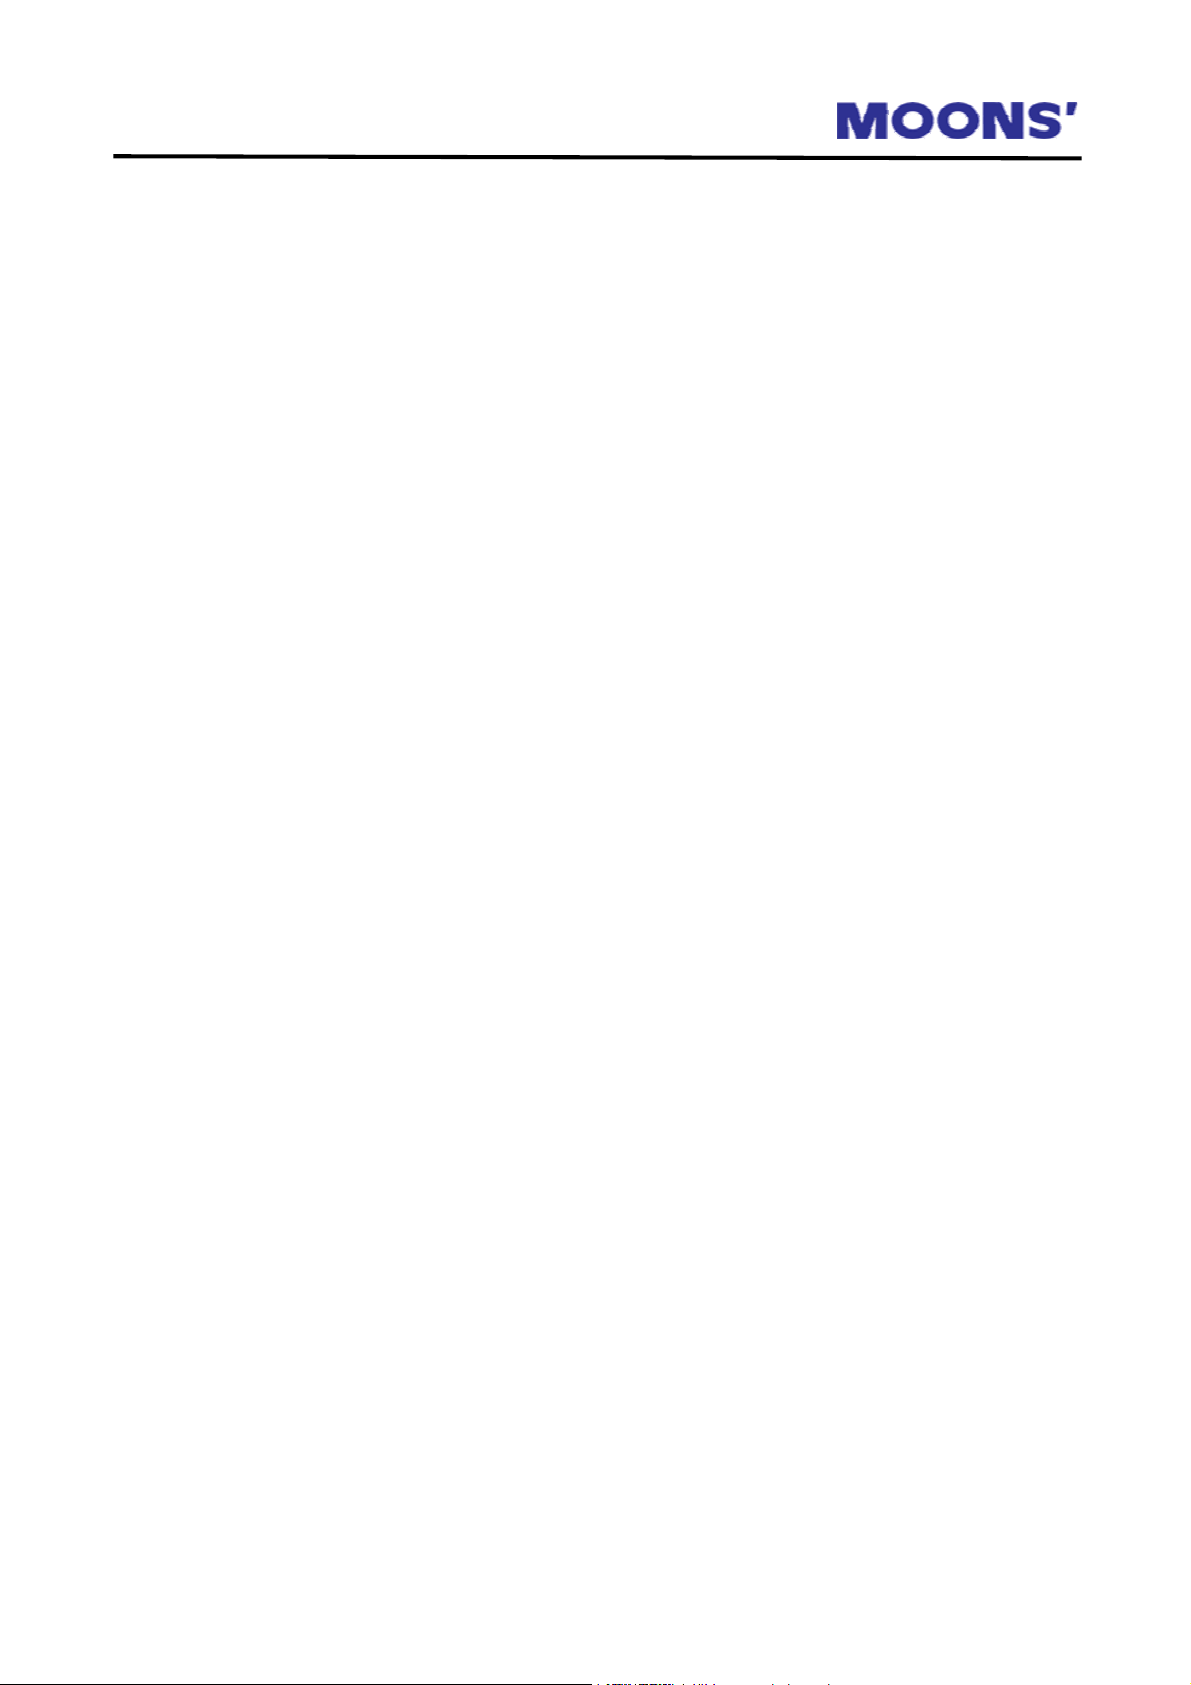
以给定的速度,减速度到完全停止时需要一个确定的距离。如果您指定了太短的距离可能会导致驱动
器混乱并大大越过目标。使用下面的公式计算最小的减速距离,设速度为 V(单位:转/秒),减速度为 D(单
位:转/秒2),细分为 R(步/转)。
2
V
RDI
例如: 步400
min
SCL Setup Utility 的帮助窗体包含了一个特殊的计算器可用来计算距离。
例:
发送 驱动器响应 说明
FS1L
FS3R
无 移动到端口 1 检测到低电平
无 移动到端口 3 检测到上升沿
min
2
)1(
)20000(
DI
)25)(2(
FY-带安全距离的 FS
执行 FS 指令,但监控总的行进距离。如果距离超过 DC 之前没有检测到有效的传感器信号,电机会
停止,并且驱动器会向主机发送惊叹号(“!”)。
这条指令在检测机器堵塞或者标签卷结束的应用中是很有用的。例如:您正在输送标签。你想让传感
器检测到标签的前端后 2000 步停下来,标签间距为 60000 步。因此,如果在 60000 步内检测不到有效的
传感器信号,说明目前是在标签卷的尾端。
发送 说明
DI2000
DC60000 运动 60000 步仍没有检测到有效的传感器信号则停止
FY2L
检测到传感器有效信号后 2000 步停止
运动至传感器 2 信号为低电平
Page 16
16 Mis 驱动器 SCL 使用手册(Rev.1)
HW-跟踪手轮
HW 指令使驱动器跟踪低速正交编码器输出位置。这条指令允许驱动器使用 CNC 手轮来手工定位。
HW 指令在某个输入端口满足一定的条件时结束。使用这条指令时需要指定输入端和输入条件。同时还需
要提供每个编码器输出单位所对应的电机转动步数。
例:
发送 驱动器响应 说明
HW4L10
无 驱动器跟随手轮,直到输入端口 4 变为低电平,10 步/
计数
IA-即时模拟量输入
IA 指令要求读取连接到输入端 AIN 的模拟量 A/D 转换器的值。十六进制,0 表示 AIN 端为 0伏,3FF
表示 5V。要将这个响应值转换成电压,使用公式 v = IA * 5 / 1023,如果驱动器响应为 2C0,转换成十进
制数是 704,那么电压是:v=704 * 5 / 1023 = 3.441V。
IA 指令为即时指令,所以即使在运动、WT 和 WI指令期间也会响应。
参见:RA
ID-即时距离
ID 指令要求返回当前距离,十六进制数。(距离为十六进制数是因为要转换成其它格式的 ASCII 值要
耗费 CPU 来处理,会对当前动作有所干扰。而在应用程序中将十六进制数转换成十进制数是很容易的。)
例:
发送 驱动器响应 说明
ID ID=00002710
ID ID=FFFFD8F0
+10000(顺时针运行 10,000 步)
-10000(逆时针运行 10,000步)
IE-即时读取编码器
IE 指令请求返回当前编码器值,十六进制数。(位置为十六进制数是因为要转换成其它格式的 ASCII
值要耗费 CPU 来处理,会对当前动作有所干扰。而在应用程序中将十六进制数转换成十进制数是很容易
的。)
例:
发送 驱动器响应 说明
IE ID=00002710
IE ID=FFFFD8F0
编码器输出位置值为+10000
编码器输出位置值为-10000
IH-即时高电平输出
IH 指令即时将某一输出端置为高电平(开)。如果您想在缓冲区模式指令(例如 move)完成之前不想改变
输出端状态,那么使用 SO 代替 IH 指令。
发送 说明
IH1
IH2 输出端 2 即时置为高电平
输出端 1 即时置为高电平
Page 17
Mis 驱动器 SCL使用手册(Rev.1) 17
IL-即时低电平输出
IH 指令即时将某一输出端置为低电平(闭)。如果您想在缓冲区模式指令(例如 move)完成之前不想改变
输出端状态,那么使用 SO 代替 IH 指令。
发送 说明
IL1
IL2
输出端 1 即时置为低电平
输出端 2 即时置为低电平
IP-即时位置
IP 指令要求读取当前绝对位置,十六进制数。(响应值为十六
进制数是因为要转换成其它格式的 ASCII 值要耗费 CPU 处理时
间,会对当前动作有所影响。而在应用程序中将十六进制数转换
成十进制数是很容易的。)
例:
发送 驱动器响应 说明
IP IP=00002710
绝对位置为 10,000 步
IS-即时输入状态
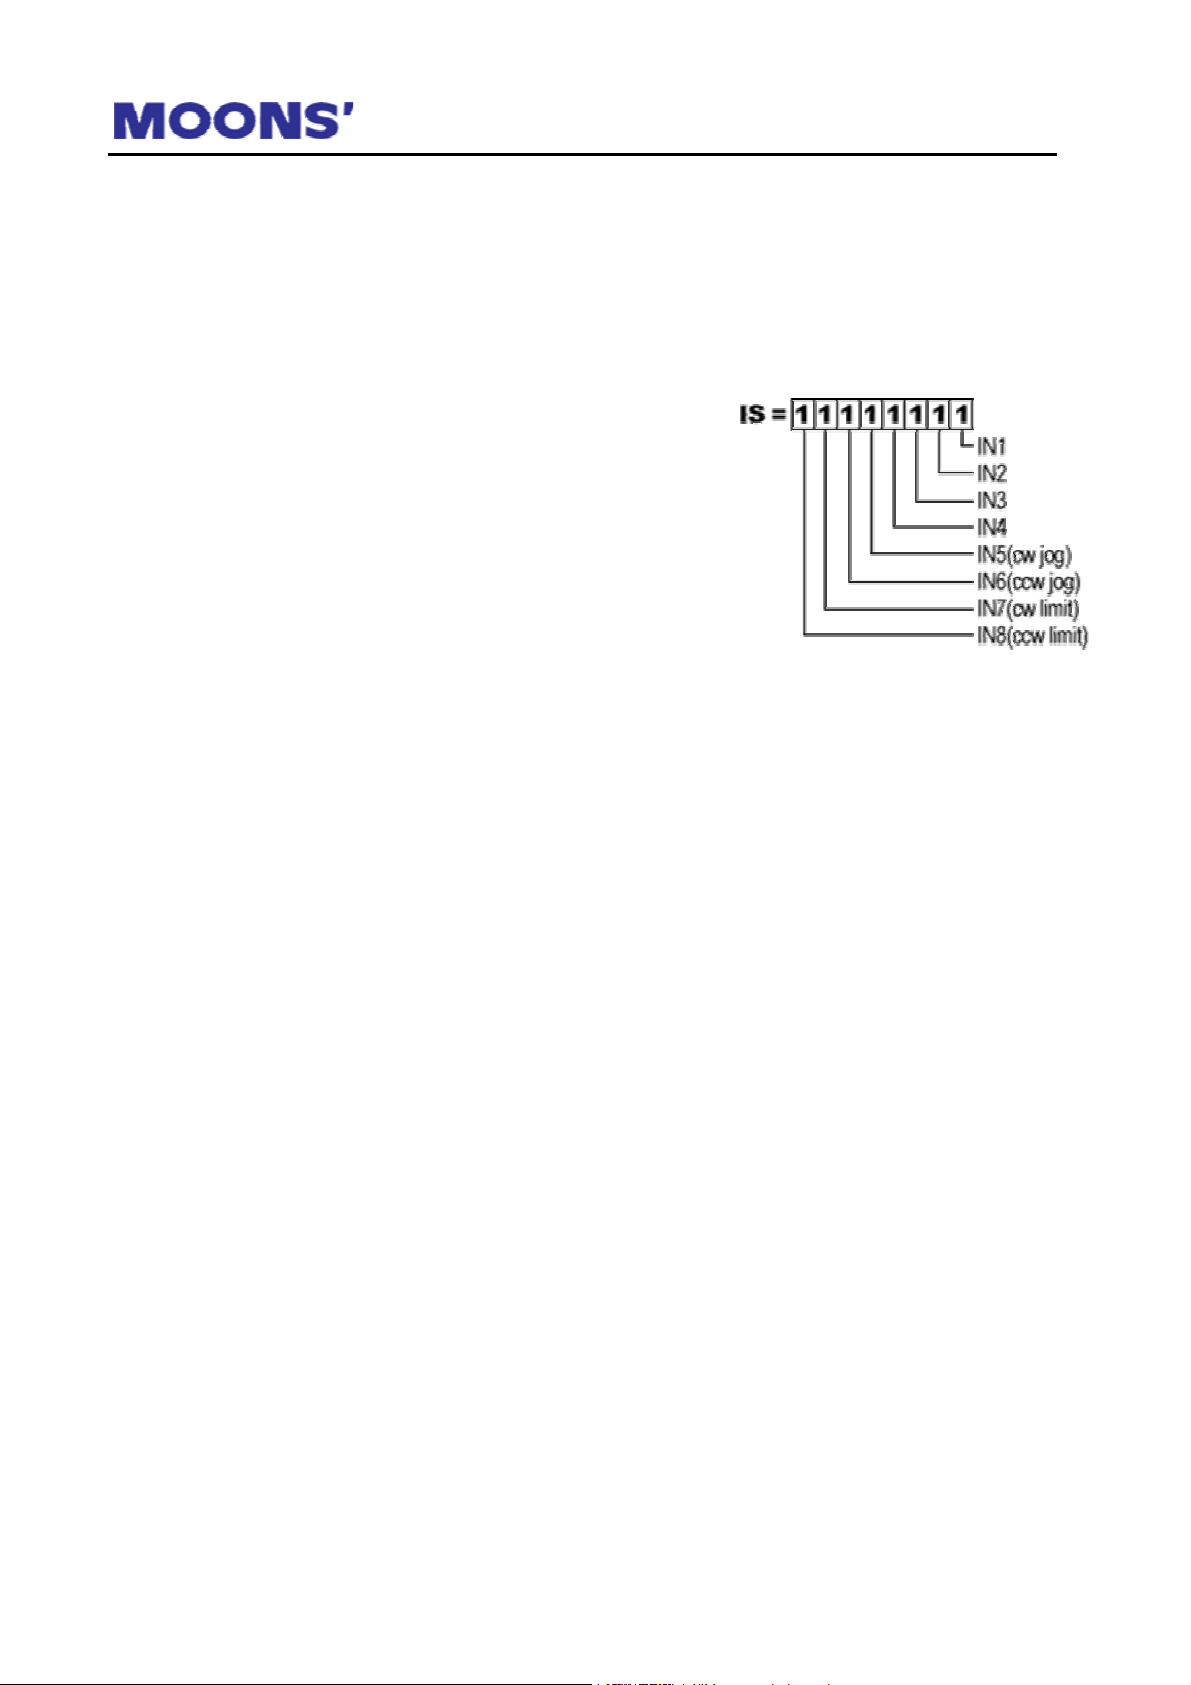
IS 指令请求驱动器返回所有 8个输入端的即时状态。
例:
发送 驱动器响应 说明
IS IS=00000000
IS IS=11111111
IS IS=00000001
IS IS=10000000
所有 8 个输入端为低电平(闭)
所有 8 个输入端为高电平(开)
输入端 1 为高电平
输入端 8 为高电平
JA-点动加速度
JA 指令设置点动加速度/减速度,单位为转/秒2。发送不带参数的 JA 指令请求驱动器返回当前的点动
加速度/减速度。范围:1-3000。
影响:WI
参见:JS
例:
发送 驱动器响应
JA100 无
JA JA=100
JD-停用点动
JD 停用点动输入(在 WI 指令期间为通常为激活状态)。
JE-使能点动
使能点动输入(在 WI指令期间为激活状态)。
Page 18
18 Mis 驱动器 SCL 使用手册(Rev.1)
JS-点动速度
JS 指令设置点动速度,单位为转/秒。发送不带参数的 JS 指令请求驱动器返回当前的点动速度。范围:
0.25-50。
影响:WI
参见:JA
例:
发送 驱动器响应
JS10.35
JS JS=10.35
无
MD-停用电机
MD 指令切断电机电流(将电流变为 0)。
ME-使能电机
ME 指令使能电机,恢复电机电流。
MR-细分
MR 指令设置或请求返回电机细分。MR 指令应该在设置加速度、减速度和速度之前使用,因为电机
细分的改变会严重影响这些设置。MR 指令会重设步进表,同时电机转子会转到最近的整步位置。绝对位
置寄存器值不改变。
例:
发送 驱动器响应 说明
MR8
MR MR=8
MR 代码 步/转 MR代码 步/转 MR 代码 步/转
3 2000 8 20000 13 36000
4 5000 9 21600 14 50000
5 10000 10 25000 15 50800
6 12800 11 25400
7 18000 12 25600
无 设置驱动器的细分为 20,000 步/转
PC-上电电流
PC 指令设置上电电流,单位为安培。PC指令也改变当前电流值。
例:
发送 驱动器响应
PC3.2
无
PM-上电模式
PM 指令设置或者请求返回上电模式。1=自动检测;2=SCL 模式。如果您想使用 Mis Programmer 设
置为 1。
Page 19
Mis 驱动器 SCL使用手册(Rev.1) 19
Mis Programmer 不支持 RS485 通信模式的驱动器。
例:
发送 驱动器响应 说明
PM1
PM2
PM
无 驱动器在接通电源时自动检测主机
无 驱动器庆接通电源时设置成 SCL 模式
PM=2
PS-暂停
PS 暂停缓冲区中正在执行的指令,直到发送下一个 CT指令。在协调多轴的应用中,PS 可以逐个暂
停每个驱动器,再立即恢复所有驱动器动作。PS 指令也可以用来暂停机器运行。
RA-读取模拟量
RA 指令要求读取 AIN 端(模拟量输入)的电压值。范围是 0 到 5V,细分为 10 比特。这条指令为缓冲
区模式指令,所以会等待其它缓冲区指令(例如 move)完成之后再响应。要立即读取,请使用 IA。
RS-请求状态
RS 指令请求驱动器返回当前正在执行的任务。
响应为:
M = 运动进行中
W = 等待输入指令执行
T = 等待时间指令执行
R = 待机(以上均没有发生)
RV-版本信息
请求驱动器返回当前固件版本信息。
例:
发送 驱动器响应 说明
RV RV=150
驱动器的固件版本为 1.50
SH-找原点
执行找原点命令。要求输入端号(1-8)和条件(H=高电平,L=低电平,R=上升沿,F=下降沿)。速度取
决于最后一条 VE指令。加速度和减速度由 AC 和 DE指定。方向取决于最后一条 DI 的符号(+为顺时针,
-为逆时针)。
例:
发送 驱动器响应 说明
SH1L
SH3R
无 原点条件为端口 1 检测到低电平
无 原点条件为端口 3 检测到上升沿
SJ-停止点动
停止点动(CJ 启动),减速度由 JA 设定值决定。
Page 20
20 Mis 驱动器 SCL 使用手册(Rev.1)
SK-停止并清除缓冲区
终止当前缓冲区中正在执行的指令,并清除缓冲区中的所有指令。
SO-设置输出
SO 指令改变某个输出端口状态。输出端:1-3;状态:H=高电平(开),L=低电平(闭)。
SP-设置位置
SP 指令设置或者请求当前绝对位置。
影响:FP 指令。
例:
发送 驱动器响应
SP100
SP SP=100
无
SS-发送文本
这条缓冲区模式指令执行时发送一段文本到主机。最大文本长度取决于当前指令缓冲区可用空间(BS
指令可以读取)。
例:
发送 驱动器响应
SSMove complete Move complete
ST-停止
终制缓冲器中正在运行的指令。
VC-改变速度
此指令配合 FC 指令使用,用于设置或请求返回改变的速度值,单位为转/秒。范围是 0.025 –50。
影响:FC
VE-速度
VE 设置速度值或者请求返回当前速度值,单位为转/秒,范围为 0.025 –50。
影响:FL,FS,FP,SH
例如:
发送 驱动器响应
VE2.525
VE VE=2.525
无
Page 21
Mis 驱动器 SCL使用手册(Rev.1) 21
WI-等待输入
WI 指令等待某输入端口匹配设定条件。输入端口:1-8。如果在缓冲区中 WI 指令先于 move 指令,
允许精确触发动作。条件:H=高,L=低,R=上升沿,F=下降沿。在这条指令执行期间,点动处于有效状
态,除非使用 JD 指令停用了点动功能。
例:
发送 驱动器响应
WI3R
在处理下一条缓冲区指令之前等待输入端 3 的下降沿
WT-等待时间
WT 指令插入设定的时间延迟,单位为秒,范围是 0.01-300。
Page 22
22 Mis 驱动器 SCL 使用手册(Rev.1)
上海安浦鸣志自动化设备有限公司
上海市闵行区闵北工业园区鸣嘉路 168 号,201107
电话:021-52634688
传真:021-52634098
E-mail/[email protected]
www.moons.com.cn
 Loading...