

Page 1

SKY S
TIG
DRONE
Model:
MDR003
Instrukcja Obsługi
User’s Manual
Page 2

Instrukcja Obsługi PL
2
Parametry techniczne kwadrokoptera
Długość kadłuba: 230 mm Waga brutto: ok. 102g Silnik: Silnik bezrdzeniowy
Całkowita wysokość: 50mm Akumulator: Litowo-polimerowy 3,7 V
Średnica wirnika głównego: 106 mm Czas ładowania: ok. 70 minut
Wprowadzenie
Instrukcja
Opis Ilość (szt.) Opis Ilość (szt.) Opis Ilość (szt.)
Kwadrokopter Łopatki
Ramki ochronne
1 4 4
1
1
1
11
1
Nadajnik
Ładowarka USB
Wkrętak
Śruba
Uchwyt telefonu
komórkowego
Poczwórny wirnik zapewnia większą stabilność i lepsze osiągi, oraz ułatwia
wykonywanie wszelkich manewrów w trzech wymiarach.
Dostępny jest tryb Headless i tryb Powrót automatyczny.
Dzięki nowej konstrukcji montaż i konserwacja jest łatwiejsza.
Dzięki zastosowaniu technologii automatycznego łączenia 2.4G możliwa jest
obsługa kilku kwadrokopterów jednocześnie.
Kwadrokopter, wyposażony w najnowszy system sterowania wykorzystujący
żyroskop 6 osiowy, cechuje się stabilnym lotem i łatwą obsługą.
W pełni naładowany akumulator wystarcza na 9 minut ciągłego lotu.
Produkt/części zapasowe zawarte w opakowaniu
Dziękujemy za zakup naszego produktu. Przed przystąpieniem do użytkowania
prosimy o uważne przeczytanie niniejszej instrukcji i zachowanie jej na później.
Bezpieczeństwo:
• Niniejszy produkt nie jest zabawką. Produkt nie nadaje się dla osób, które mają mniej
niż 14 lat.
• Przed przystąpieniem do użytkowania prosimy o uważne przeczytanie niniejszej
instrukcji oraz o jej późniejsze przestrzeganie w czasie eksploatacji kwadrokoptera.
• Pełną odpowiedzialność za skutki używania kwadrokoptera ponosi użytkownik. Producenci i sprzedawcy nie przyjmują żadnej odpowiedzialności za uszkodzenia powstałe
na skutek niewłaściwego użytkowania.
• Małe elementy należy przechowywać z daleka od dzieci, celem uniknięcia wypadku.
• Baterie należy przechowywać z daleka od źródeł ognia lub wysokiej temperatury.
• Podczas lotu kwadrokopterem należy zachować odstęp 1-2 m od operatora lub innych
osób, celem uniknięcia urazów na skutek ewentualnego zderzenia.
• Nie wolno demontować ani modyfikować produktu, ponieważ może to skutkować
wypadkiem lub jego nieprawidłową pracą.
• Podczas oblatywania kwadrokoptera należy zawsze mieć go w zasięgu wzroku, dla
zapewnienia łatwej kontroli i bezpieczeństwa.
• Dzieci mogą się bawić kwadrokopterem wyłącznie pod nadzorem osoby dorosłej.
• Należy używać baterie tego samego rodzaju jak zalecane, lub równoważne.
• Wkładając baterie należy zachować prawidłową biegunowość.
• Nie wolno ładować baterii nie nadających się do ładowania; nadajnik wymaga do pracy
trzech baterii AA.
• Nie używać jednocześnie starych i nowych baterii.
Page 3

Instrukcja Obsługi PL
3
Sterowanie kwadrokoptera w górę, w dół, do przodu, do tyłu, w lewo, w prawo, skręt
kwadrokoptera w lewo, skręt w prawo oraz przewrót 3D i beczka.
Drążek sterowania przepustnicy można dowolnie przełączać, zgodnie z przyzwyczajeniami operatora.
Główne funkcje nadajnika zdalnego sterowania
Dzięki zastosowaniu mikrokomputerowego sterowania oraz technologii automa-
tycznego łączenia 2.4G możliwa jest obsługa kilku kwadrokopterów jednocześnie,
bez żadnych zakłóceń.
Przełączniki nadajnika zdalnego sterowania
Zdalne sterowanie (nadajnik)
POWER
3. Drążek lewy
2. Powrót automatyczny
13. Przycisk zmiany przepustnicy
(lewa)
12. Przycisk zmiany przepustnicy
(prawa)
9. Wyłącznik zasilania
10. Wskaźnik zasilania
1. Funkcja headless/Kamera
4. Drążek prawy
5. Trimmer A
6. Trimmer B
7. Trimmer C
11. Przycisk ograniczenia przepustnicy
15. Przełącznik trybu pracy drążka
8. Trimmer D
14. Początkujący/Średni/
Zaawansowany
16.Uchwyt telefonu
komórkowego
Nadajnik zdalnego sterowania z ekranem LCD
9
3
2
13
5
6
14
15
11
7
8
12
4
1
10
16
Page 4

Instrukcja Obsługi PL
4
Funkcja/
Kamera
Nr. Funkcja Opis funkcji
1
2
3
4
5
6
7
8
9
10
Drążek lewy
Drążek prawy
Trymer A
W Trybie Drążka 2 i 4, przycisk ten nie ma żadnej funkcji.
W Trybie Drążka 1 i 3, przycisk ten pomaga korygować lot
kwadrokoptera do przodu i do tyłu.
TRYB DRĄŻKA 2: w górę/w dół, skręt w lewo/skręt w prawo;
TRYB DRĄŻKA 4: w górę/w dół, w lewo/w prawo.
TRYB DRĄŻKA 1: do przodu/do tyłu, skręt w lewo/skręt w prawo;
TRYB DRĄŻKA 3: do przodu/do tyłu, w lewo/w prawo.
TRYB DRĄŻKA 1: w górę/w dół, w lewo/w prawo;
TRYB DRĄZKA 3: w górę/w dół, skręt w lewo/skręt w prawo;
TRYB DRĄŻKA 2: do przodu/do tyłu, w lewo/w prawo;
TRYB DRĄŻKA 4: do przodu/do tyłu, skręt w lewo/ skręt w prawo.
W Trybie Drążka 3 i 4, przycisk ten pomaga korygować lot
kwadrokoptera w bok.
W Trybie Drążka 1 i 2, przycisk ten pomaga korygować
prędkość skrętu w lewo i w prawo.
W Trybie Drążka 3 i 4, przycisk ten pomaga korygować
prędkość skrętu w lewo i w prawo.
W Trybie Drążka 1 i 2, przycisk ten pomaga korygować
lot kwadrokoptera w bok.
W Trybie Drążka 1 i 3, przycisk ten nie ma żadnej funkcji.
W Trybie Drążka 2 i 4, przycisk ten pomaga korygować lot
kwadrokoptera do przodu i do tyłu.
Steruje źródłem zasilania nadajnika. Po ustawieniu
wyłącznika zasilania w pozycji WŁ nadajnik zostanie
włączony, a po ustawieniu wyłącznika zasilania w pozycji WYŁ nadajnik zostanie włączony.
Trymer B
Trymer C
Trymer D
Wyłącznik zasilania
Wskaźnik
zasilania
Lampki kontrolne migają wolno: nadajnik nie jest aktywny.
Lampki kontrolne migają szybko: nadajnik wysyła sygnał
parowania do kwadrokoptera.
Lampki kontrolne świecą światłem stałym: nadajnik jest
gotowy do sterowania lotem.
Powrót
automatyczny
Kiedy kwadrokopter lata w trybie headless, wcisnąć
przycisk trybu powrotu automatycznego; kwadrokopter
rozpocznie lot w kierunku kontrolera.
Aby wyjść z tego trybu wcisnąć przycisk funkcji powrotu
automatycznego ponownie lub posłużyć się drążkiem
sterowania lotem do przodu/do tyłu.
Przycisk beczki: Kiedy kwadrokopter jest w locie, wcisnąć
przycisk beczki - kwadrokopter wykona jedną beczkę.
Przycisk kamery: Jeżeli kwadrokopter jest włączony i ma
zainstalowaną kamerę, przycisk ten włącza i wyłącza kamerę. Przycisk wł./wył. trybu Headless: Wcisnąć i przytrzymać
przycisk przez 2 sekundy - nadajnik zdalnego sterowania
wyemituje 2 sygnały, na ekranie będzie migał komunikat
„Tryb drążka”, lampka kontrolna kwadrokoptera przestanie
świecić światłem ciągłym i zacznie migać; kwadrokopter
jest w trybie headless. Ponownie wcisnąć i przytrzymać
przycisk przez 2 sekundy - nadajnik zdalnego sterowania
wyemituje 2 sygnały, na ekranie komunikat „Tryb drążka”
będzie stały, lampka kontrolna kwadrokoptera przestanie
migać i zacznie świecić światłem ciągłym; kwadrokopter
wyszedł z trybu headless.
Page 5

Instrukcja Obsługi PL
5
Rys.4 Rys.5
POWER POWER
Wybieranie drążka sterowania przepustnicą
Po każdej stronie nadajnika zdalnego sterowania zamontowany jest jeden przycisk
przepustnicy.
1.Ustawić oba przyciski 2 na „R” - przepustnicą będzie sterował drążek prawy.
2.Ustawić oba przyciski 2 na „L” - przepustnicą będzie sterował drążek lewy.
3.Oba przyciski 2 powinny być jednocześnie w pozycji „R” lub „L”, w przeciwnym razie
nadajnik zdalnego sterowania nie uruchomi się.
Przycisk
ograniczenia
przepustnicy
Nr. Funkcja Opis funkcji
11
12/13
14
15
16
Przepustnicę kwadrokoptera można regulować przy pomocy
tego przycisku; operator może przy jego pomocy zwiększyć lub
zmniejszyć prędkość lotu kwadrokoptera w górę/w dół.
Przycisk zmiany
przepustnicy
Aby wybrać drążek sterowania przepustnicą przesu-
nąć przyciski 2 jednocześnie do dołu lub do góry.
Istnieją 3 tryby lotu kwadrokoptera: z małą prędkością,
ze średnią prędkością i z dużą prędkością.
Przycisk zmiany
lotki/steru
kierunku
Zwany także przyciskiem zmiany Trybu Drążka. Wcisnąć
ten przycisk aby zmienić tryb pracy drążka sterowania.
Początkujący/
Średni/
Zaawansowany
Uchwyt telefonu
komórkowego
Służy do mocowania telefonu komórkowego na na-
dajniku zdalnego sterowania.
1. Kręcąc w lewo odkręcić pokrywę baterii (Rys.1).
2. Do pojemnika na baterie wsadzić 3 baterie AA, zgodnie z zaznaczoną
biegunowością. (Rys. 2)
3. Kręcąc w prawo dokręcić pokrywę baterii. (Rys. 3)
Wkładanie baterii do nadajnika zdalnego sterowania
Rys.1 Rys.2 Rys.3
Wyjmowanie i wkładanie baterii.
Page 6

Instrukcja Obsługi PL
6
WŁ/WYŁ
Kamera
Lampka
Silnik
Łopatka wirnika
Istnieją 3 tryby lotu kwadrokoptera: z małą prędkością, ze średnią
prędkością i z dużą prędkością. Operator może wybrać prędkość
lotu wciskając przycisk trybu lotu.
Wybór trybu lotu
Kwadrokopter
Główne elementy kwadrokoptera
Ramki
ochronne
Podkładka
antywibracyjna
Rys.10
Rys.6 Rys.7
Rys.8 Rys.9
E
Rys.11
E
Rys.12
E
TRYB DRĄŻKA:1 TRYB DRĄŻKA:2
TRYB DRĄŻKA:3 TRYB DRĄŻKA:4
POWER POWER
POWER POWER
Kontrola lotu do
przodu/do tyłu
Kontrola lotu do
przodu/do tyłu
Kontrola lotu do
przodu/do tyłu
Sterowanie lotem do
przodu I do tyłu
Sterowanie
przepustnicą
Sterowanie
przepustnicą
Sterowanie
przepustnicą
Sterowanie
przepustnicą
Sterowanie skrę-
caniem w lewo/w
prawo
Sterowanie
skręcaniem
w lewo/w
prawo
Sterowanie
skręcaniem w
lewo/w prawo
Sterowanie lotem i
skręcaniem w lewo/
w prawo
Sterowanie
lotem w lewo/
W prawo
Sterowanie lotem
w lewo/w prawo
Sterowanie lotem w
lewo/w prawo
Sterowanie
lotem w lewo/
W prawo
Jeżeli przepustnica sterowana
jest drążkiem lewym, wcisnąć
przycisk LOTKA/STER aby wy-
brać tryb (Tryb 2 lub Tryb 4).
Jeżeli przepustnica sterowana
jest drążkiem prawym, wcisnąć
przycisk LOTKA/STER, aby wy-
brać tryb (Tryb 1 lub Tryb 3).
Wybór trybu drążka
Page 7

Instrukcja Obsługi PL
7
Ładowanie kwadrokoptera
UWAGA:Należy całkowicie naładować baterię.
Przygotowanie do lotu
Włączyć kwadrokopter - lampka kontrolna będzie migała szybko; żyroskop
kwadrokoptera będzie sygnalizował wykrywanie. Ustawić kwadrokopter na
równej powierzchni; ok. 4 sekundy później lampka kontrolna zacznie świecić
światłem stałym. Oznacza to, że połączenie zostało nawiązane i że kwadrokop-
ter jest gotowy do lotu.
Dla zapewnienia stabilnego lotu wartość Trymera należy ustawić na środkową.
Wychylić drążek powoli do góry - kwadrokopter wystartuje.
Dla uniknięcia nieporozumień, zdefiniowaliśmy orientację kwadrokoptera w
następujący sposób: kwadrokopter ustawiony jest dziobem do kierunku lotu a
ogonem do operatora. Kierunek dzioba to „do przodu” a kierunek ogona – „do
tyłu”. Lot kwadrokoptera w stronę nieba to lot „w górę” a lot w stronę ziemi to
lot „w dół”. Strona „lewa” to lewa strona operatora a strona „prawa” to prawa
storna operatora. Wszystkie kierunki opisane w niniejszej instrukcji są
definiowane jak wyżej.
Upewnić się, że akumulator (umieszczony w dolnej części kwadrokoptera) jest solidnie zmontowany i podłączony do przewodu zasilania kwadrokoptera. Kwadrokopter jest WYŁĄCZONY.
Wyłączyć kwadrokopter, otworzyć przedział akumulatora,
odłączyć wtyczkę kabla zasilającego kwadrokoptera od
akumulatora i wyjąć akumulator. Podłączyć ładowarkę USB do
portu USB komputera lub do innego gniazda USB; podłączyć
kabel akumulatora z wtyczką USB; w czasie ładowania, lampka
kontrolna nie świeci się. Po całkowitym naładowaniu
akumulatora lampka kontrolna USB zmieni kolor na czerwony.
Akumulator jest w pełni naładowany po około 70 minutach.
Rys.13 Rys.14 Rys.15 Rys.16
Rys.17
Wymiana akumulatora w kwadrokopterze
1. Otworzyć przedział akumulatora. (Rys.13)
2. Odłączyć wtyczkę kabla zasilającego kwadrokoptera od akumulatora i wyjąć
akumulator. (Rys.14)
3. Podłączyć wtyczkę kabla zasilającego kwadrokoptera do nowego akumulatora i włożyć akumulator do przedziału akumulatora. (Rys.15)
4. Zamknąć przedział akumulatora. (Rys.16)
Page 8

Instrukcja Obsługi PL
8
W kierunku
zgodnym z
ruchem
wskazówek
zegara (Silnik 2)
W kierunku
zgodnym z
ruchem
wskazówek
zegara (Silnik 4)
W kierunku
przeciwnym do
ruchu wskazówek
zegara (Silnik 1)
W kierunku
przeciwnym do
ruchu wskazówek
zegara (Silnik 3)
Przód
kwadrokoptera
Ogon
kwadrokoptera
W lewo
W prawo
Funkcje trymera (KALIBRACJA)
Jeżeli kwadrokopter porusza się cią-
gle do przodu, wciskać Trymer A do
czasu aż odzyska równowagę.
Jeżeli kwadrokopter porusza się
ciągle do tyłu, wciskać Trymer A do
czasu aż odzyska równowagę.
Jeżeli kwadrokopter porusza się do przodu/do tyłu nawet bez sygnału
sterowania, użytkownik może wyregulować ustawienie trymera, tak
aby zapewnić wyrównanie lotu kwadrokoptera.
TRYB DRĄŻKA 1 lub 3:
Rys.18
Po włączeniu kwadrokoptera należy sprawdzić kierunek obrotu łopatek wirników; łopatki wirnika przedniego lewego i tylnego prawego powinny obracać
się w kierunku zgodnym z kierunkiem ruchu wskazówek zegara, podczas gdy
łopatki wirnika przedniego prawego i tylnego lewego powinny się obracać w
kierunku przeciwnym do kierunku ruchu wskazówek zegara.
Jeżeli kwadrokopter ma tendencję do znoszenia w jednym kierunku, należy to
skorygować regulując trymer na nadajniku zdalnego sterowania.
Uwagi:
Przy pierwszym uruchomieniu należy ustanowić połączenie między kwadrokopterem a nadajnikiem zdalnego sterowania.
Ustanowić połączenie pojedynczo, celem uniknięcia błędu połączenia.
Celem zapewnienia lepszej ochrony akumulatora, po zaprzestaniu użytkowania kwadrokoptera należy odłączać kabel akumulatora od przewodu
zasilającego kwadrokopter.
Page 9

Instrukcja Obsługi PL
9
TRYB DRĄŻKA 2 lub 4:
Jeżeli kwadrokopter porusza się
ciągle w bok, wciskać Trymer D do
czasu aż odzyska równowagę.
Jeżeli kwadrokopter porusza się
ciągle do przodu, wciskać Trymer D
do czasu aż odzyska równowagę
Jeżeli kwadrokopter porusza się ciągle
w lewo, obracać Trymer B w prawo do
czasu aż odzyska równowagę.
TRYB DRĄŻKA 3 lub 4:
2. Jeżeli kwadrokopter porusza się ciągle w lewo/w prawo, nawet bez
sygnału sterowania, użytkownik może wyregulować ustawienie
trymera lotki, tak aby zapewnić wyrównanie lotu kwadrokoptera.
TRYB DRĄŻKA 1 lub 2:
Jeżeli kwadrokopter porusza się cią-
gle w lewo, obracać Trymer C w prawo do czasu aż odzyska równowagę.
Jeżeli kwadrokopter porusza się ciągle w prawo, obracać Trymer C w le-
wo do czasu aż odzyska równowagę.
Jeżeli kwadrokopter porusza się ciągle
w prawo, obracać Trymer B w lewo do
czasu aż odzyska równowagę.
Page 10

Instrukcja Obsługi PL
10
Jeżeli kwadrokopter obraca się ciągle w
powietrzu, w kierunku przeciwnym do ruchu
wskazówek zegara, należy obracać Trymer B
w prawo do czasu, aż odzyska równowagę.
Jeżeli kwadrokopter obraca się ciągle w
powietrzu, w kierunku zgodnym z ruchem
wskazówek zegara, należy obracać Trymer B
w lewo do czasu, aż odzyska równowagę.
3. Jeżeli kwadrokopter obraca się cięgle, nawet bez sygnału sterowania,
użytkownik może wyregulować ustawienie trymera steru, tak aby
zapewnić wyrównanie lotu kwadrokoptera.
TRYB DRĄŻKA 1 lub 2:
TRYB DRĄŻKA 3 lub 4:
Jeżeli kwadrokopter obraca się ciągle w
powietrzu, w kierunku przeciwnym do ruchu
wskazówek zegara, należy obracać Trymer C
w prawo do czasu, aż odzyska równowagę.
Jeżeli kwadrokopter obraca się ciągle w
powietrzu, w kierunku zgodnym z ruchem
wskazówek zegara, należy obracać Trymer C
w lewo do czasu, aż odzyska równowagę.
W górę
Wychylić drążek sterowania
przepustnicą do góry - prędkość
obrotowa wirników głównych zwiększy się i kwadrokopter zacznie się
wznosić.
W dół
Push down the throttle control stick,
the rotation speed of the mains
rotors are decreasing and the
quad-copter descends accordingly.
Sterowanie
Page 11
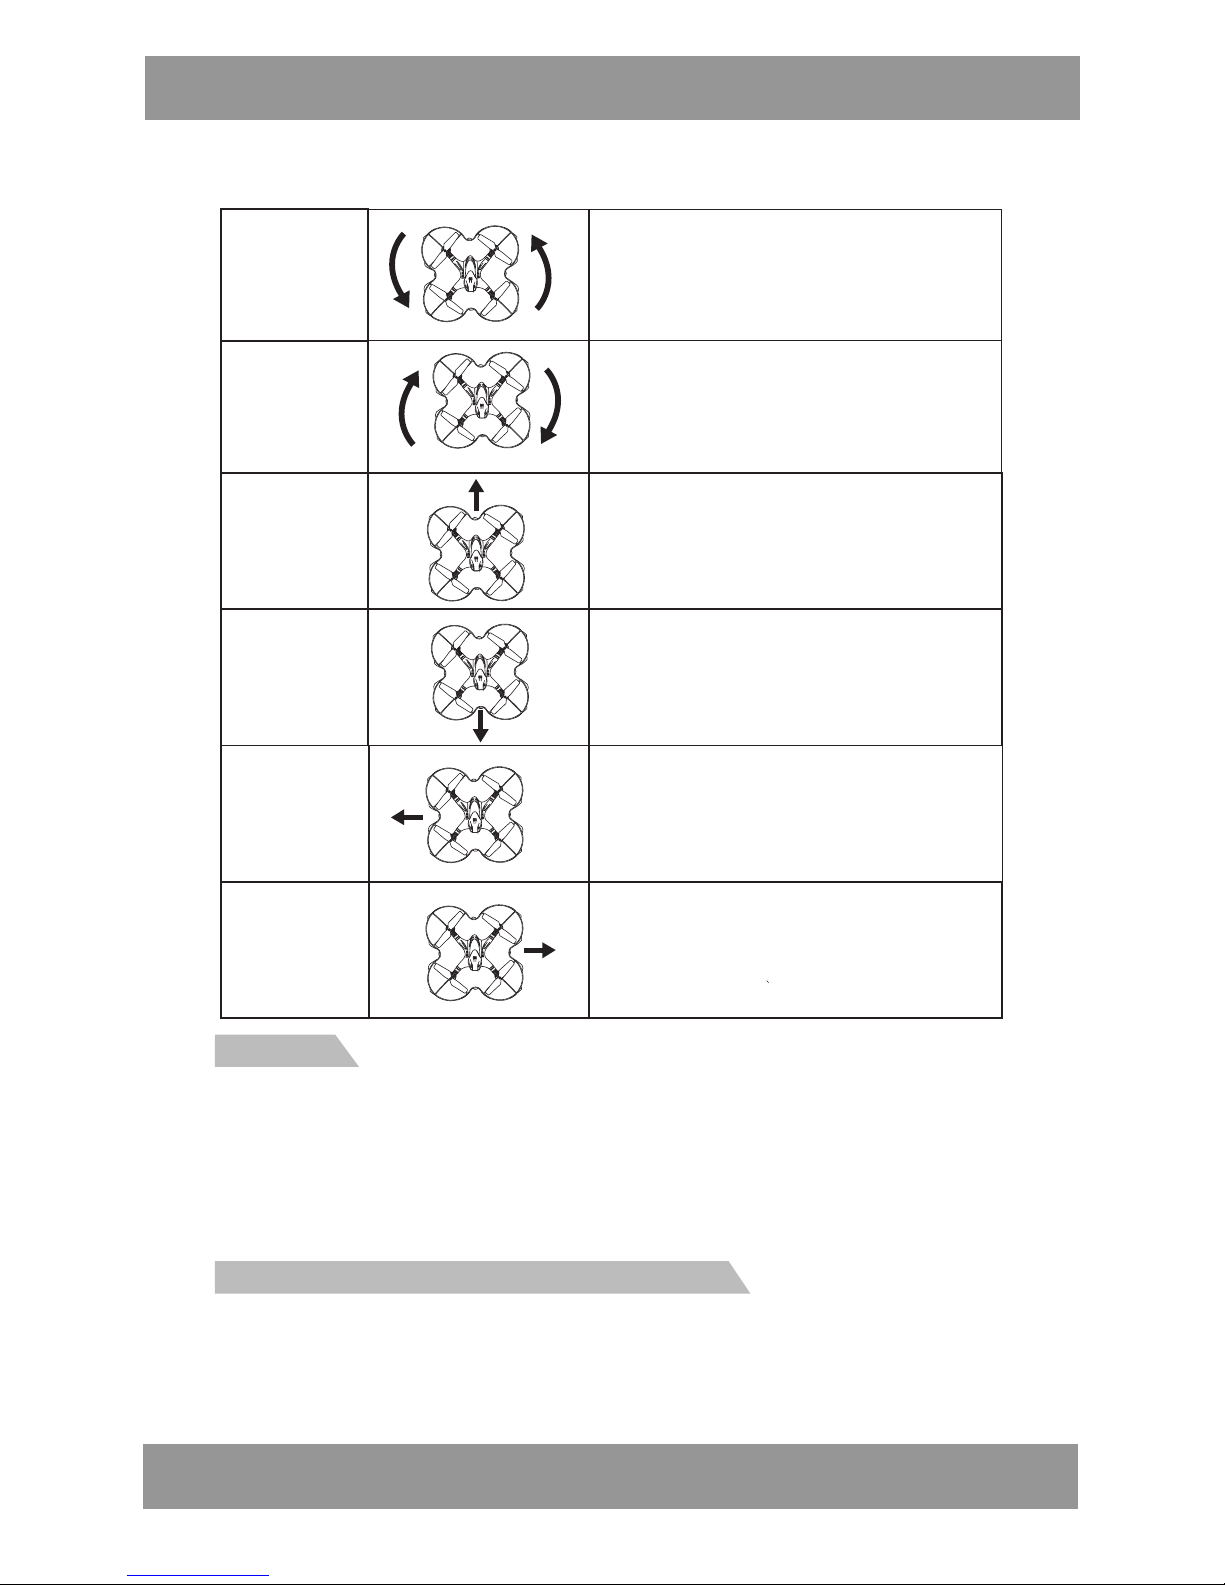
Skręć w
lewo
Skręć w
prawo
Obrócić lewy/prawy drążek
sterowania lotem w lewo - kwadrokopter skręci w lewo.
Obrócić lewy/prawy drążek sterowania lotem w prawo - kwadrokopter skręci w prawo.
Do przodu
Do tyłu
Kiedy kwadrokopter jest w locie,
wychylenie do góry przycisku
sterowania lotem do przodu/do tyłu
sprawi, że kwadrokopter będzie leciał do przodu.
Kiedy kwadrokopter jest w locie wychylenie do dołu przycisku sterowania
lotem do przodu/do tyłu sprawi, że
kwadrokopter będzie leciał do tyłu.
Lot
w lewo
Lot w
prawo
Obrócić drążek sterowania lotem w
bok na lewo - kwadrokopter będzie
leciał w lewo.
Obrócić drążek sterowania lotem w
bok na prawo - kwadrokopter będzie
leciał w prawo.
Jeżeli skok lewego i prawego drążka sterowania wynosi ponad 95%,
beczka zostanie wykonana jednokrotnie; jeżeli skok obu tych drążków nie
przekroczy 95%, kwadrokopter będzie wykonywał lot zgodnie z otrzymanymi sygnałami sterującymi.
Istnieją 3 kanały zdalnego sterowania: kanał małej prędkości, kanał średniej
prędkości oraz kanał dużej prędkości. Na dowolnym wcisnąć przycisk beczki,
ulokowany w górnej części nadajnika zdalnego sterowania - kwadrokopter
wykona, odpowiednio, beczkę do przodu lub beczkę do tyłu. Kiedy nadajnik
zdalnego sterowania pracuje na kanale dużej prędkości, beczkę można wykonać przy pomocy drążka sterowania lotem do przodu/do tyłu oraz drążka
sterowania lotem w lewo/w prawo.
3D Beczka
Beczka ręczna (na kanale dużej prędkości)
Instrukcja Obsługi PL
11
Page 12
POWER
Efekt beczki można uzyskać najłatwiej wciskając przycisk beczki. Przed
wykonaniem beczki upewnić się, że kwadrokopter leci 3 m nad ziemią;
następnie wcisnąć przycisk beczki - kwadrokopter wykona beczkę do
przodu lub do tyłu, zależnie od otrzymanego sygnału.
Wskazówki:
1.Osobom początkującym zalecamy oblatywanie kwadrokoptera na
kanale małej lub średniej prędkości.
2.Zalecamy oblatywanie kwadrokoptera na otwartej i nieograniczonej
przestrzeni.
Przycisk beczki (na dowolnym kanale):
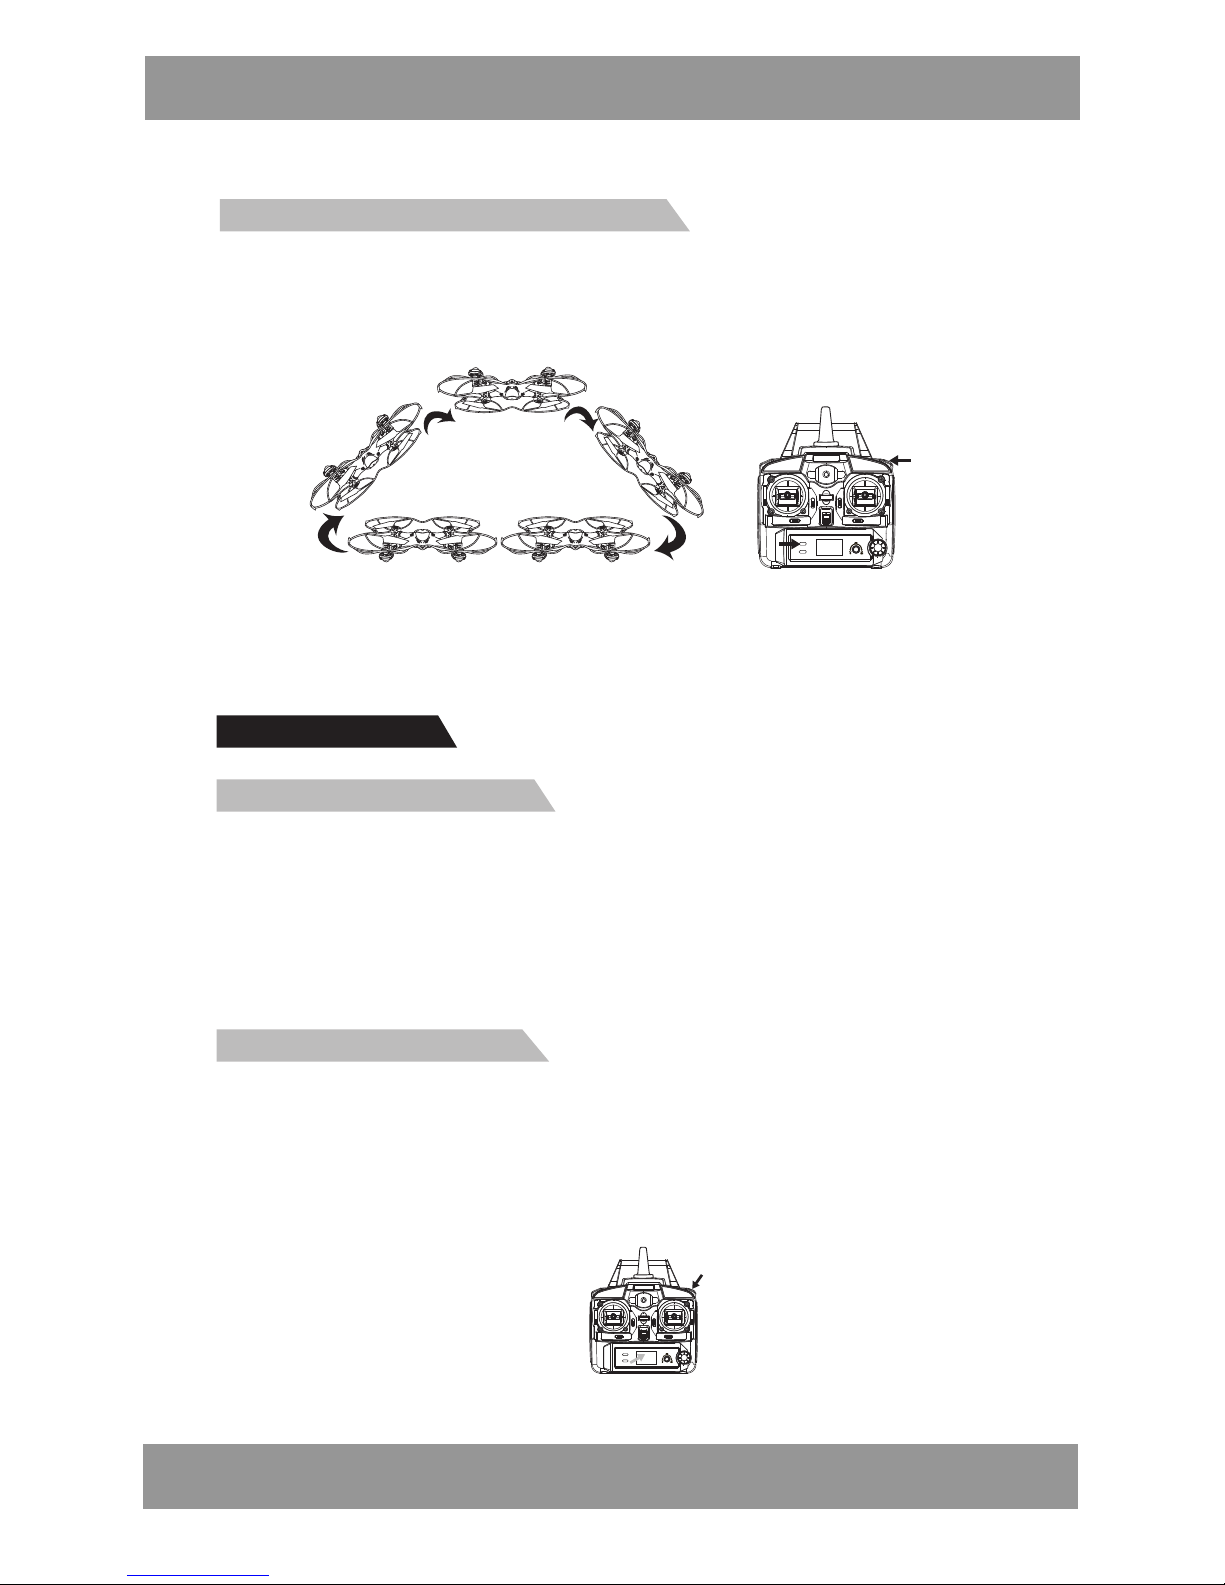
Wejście do trybu headless:
Po nawiązaniu połączeniu między kwadrokopterem a nadajnikiem zdalnego
sterowania, wcisnąć i przytrzymać przez 2 sekundy przycisk umieszczony po
prawej stronie górnej części nadajnika - nadajnik zdalnego sterowania wyemituje 2 dźwięki, na ekranie będzie migał komunikat „Stick Mode”, lampka
kontrolna kwadrokoptera przestanie świecić światłem ciągłym i zacznie
migać. Oznacza to, że kwadrokopter pracuje w trybie headless.
Wyjście z trybu headless:
POWER
STICK MOD
W trybie headless wcisnąć i przytrzymać przez 2 sekundy przycisk
umieszczony po prawej stronie górnej części nadajnika - nadajnik zdalnego
sterowania wyemituje 2 dźwięki, na ekranie będzie w sposób ciągły wyświe-
tlany komunikat „Stick Mode”, lampka kontrolna kwadrokoptera przestanie
migać i zacznie świecić światłem ciągłym. Oznacza to, że kwadrokopter nie
pracuje już w trybie headless.
Tryb headless:
Rys.19
Rys.20
Instrukcja Obsługi PL
12
Page 13
POWER
Rys.21 Rys.22
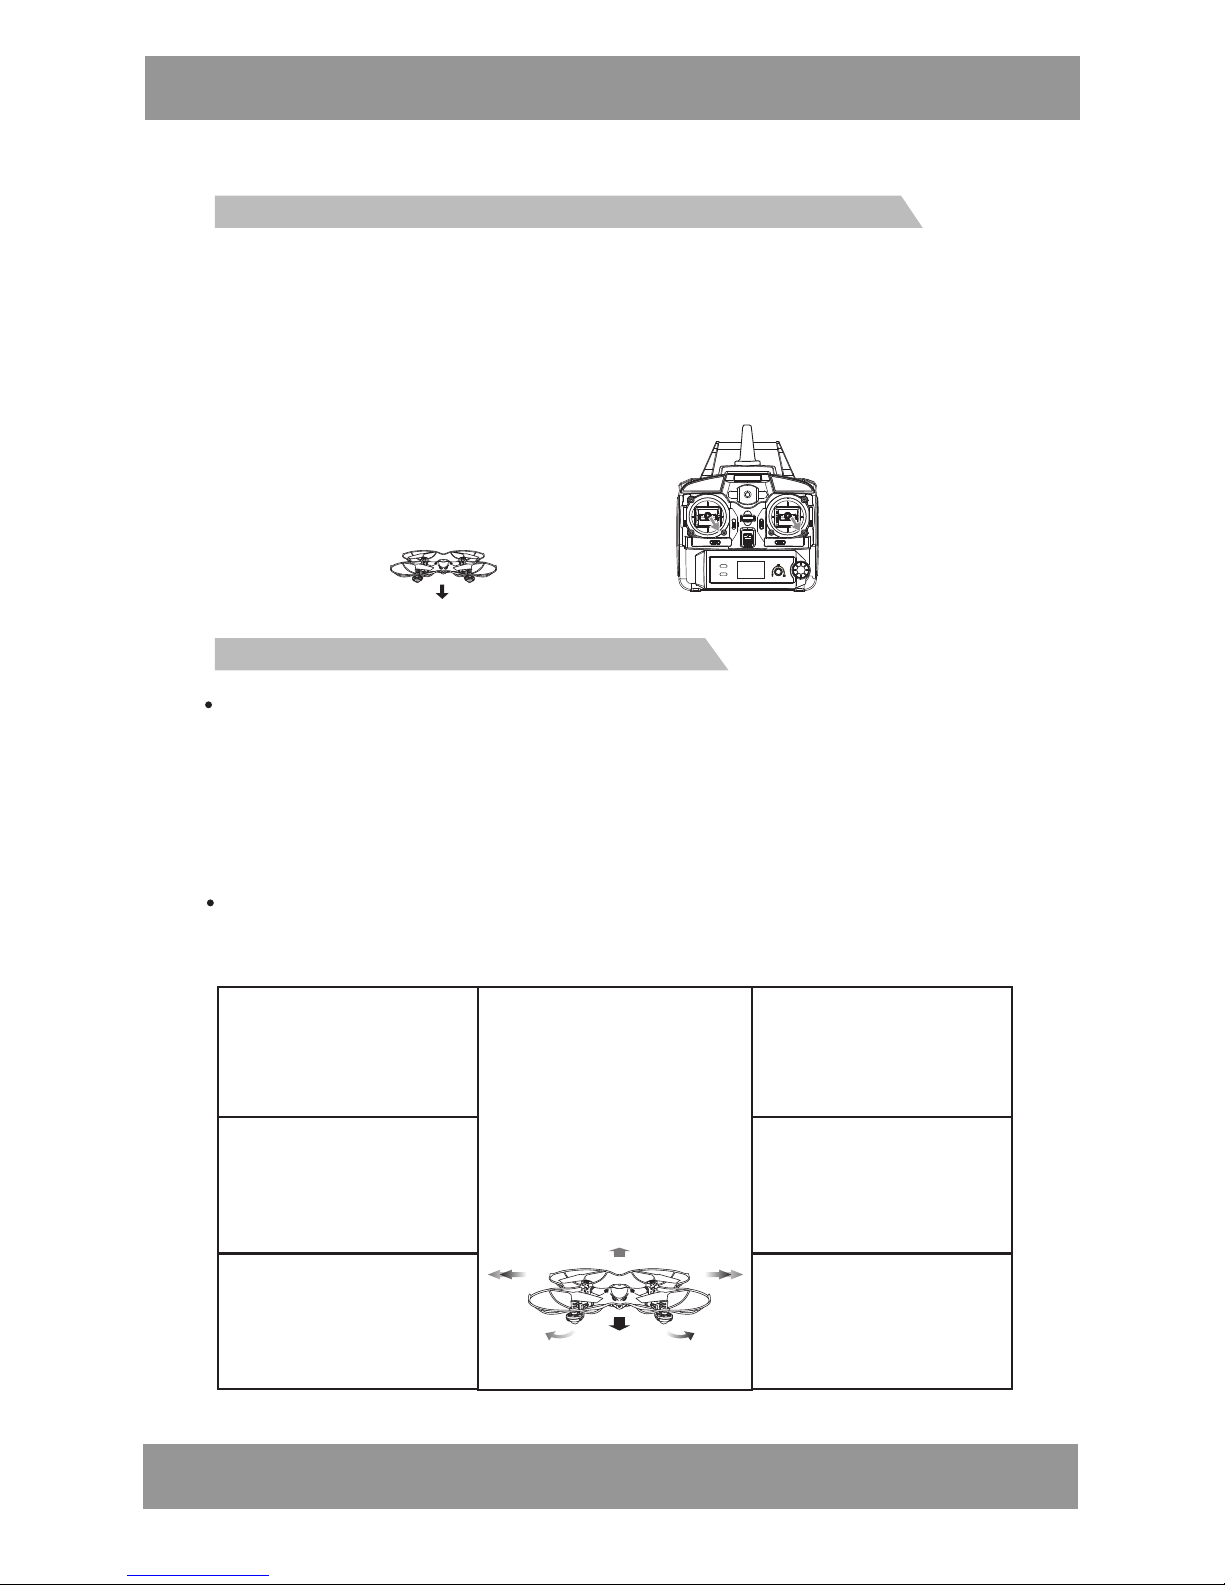
Jeżeli kwadrokopter pracuje w trybie headless, niezbędne jest potwier-
dzenie kierunku lotu. Ustawić dziób kwadrokoptera przed operatorem,
wychylić oba drążki sterownicze do dolnego rogu na około 2 sekundy lampka kontrolna kwadrokoptera zapali się; najpierw zacznie migać wolno,
potem szybko; potwierdzenie kierunku lotu zakończone.
Sprawdzić kierunek lotu kwadrokoptera w trybie headless:
Sprawdzając kierunek lotu kwadrokoptera, należy ustawić kwadrokopter
dziobem do przodu a ogonem w stronę operatora; teraz dziób kwadrokoptera pokazuje kierunek do przodu; kierunek ten bezie uznawany za kierunek
„do przodu” i wybierany po otrzymaniu sygnału sterującego „do przodu”,
niezależnie od tego, w którą stronę celuje dziób. Oznacza to, że kierunki są
zgodne z kierunkami operatora - przód operatora to kierunek „do przodu”,
tył operatora to kierunek „do tyłu”, lewa strona operatora to kierunek „w
lewo” a prawa strona operator to kierunek „w prawo”.
Sterowanie kierunkiem lotu w trybie headless:
Obrócić drążek sterowa-
nia skręcaniem w lewo kwadrokopter skręci w
prawą stronę operatora.
Obrócić drążek sterowania skręcaniem w prawo kwadrokopter skręci w
lewą stronę operatora.
Obrócić drążek sterowania lotem w bok na
prawo - kwadrokopter
będzie leciał w prawą
stronę operatora.
Obrócić drążek sterowania lotem w bok w lewo kwadrokopter będzie
leciał w lewą stronę
operatora.
Wychyl drążek sterowania lotem do przodu/
do tyłu – kwadrokopter
poleci do tyłu, w kierunku
operatora.
Wychyl drążek sterowania
lotem do przodu/do tyłu –
kwadrokopter poleci do
przodu, oddalając się od
operatora.
Kiedy kwadrokopter lata w trybie headless, operator powinien cały czas być
skierowany w stronę „do przodu”. W przeciwnym razie może dojść do utraty
kontroli nad kwadrokopterem. Sterowanie kwadrokopterem pokazano niżej:
Instrukcja Obsługi PL
13
Page 14
+ -
+ -
+ -
+ -
1
2
3
4
Silnik 1
Silnik 2
Silnik 3
Silnik 4
Interfejs kamery
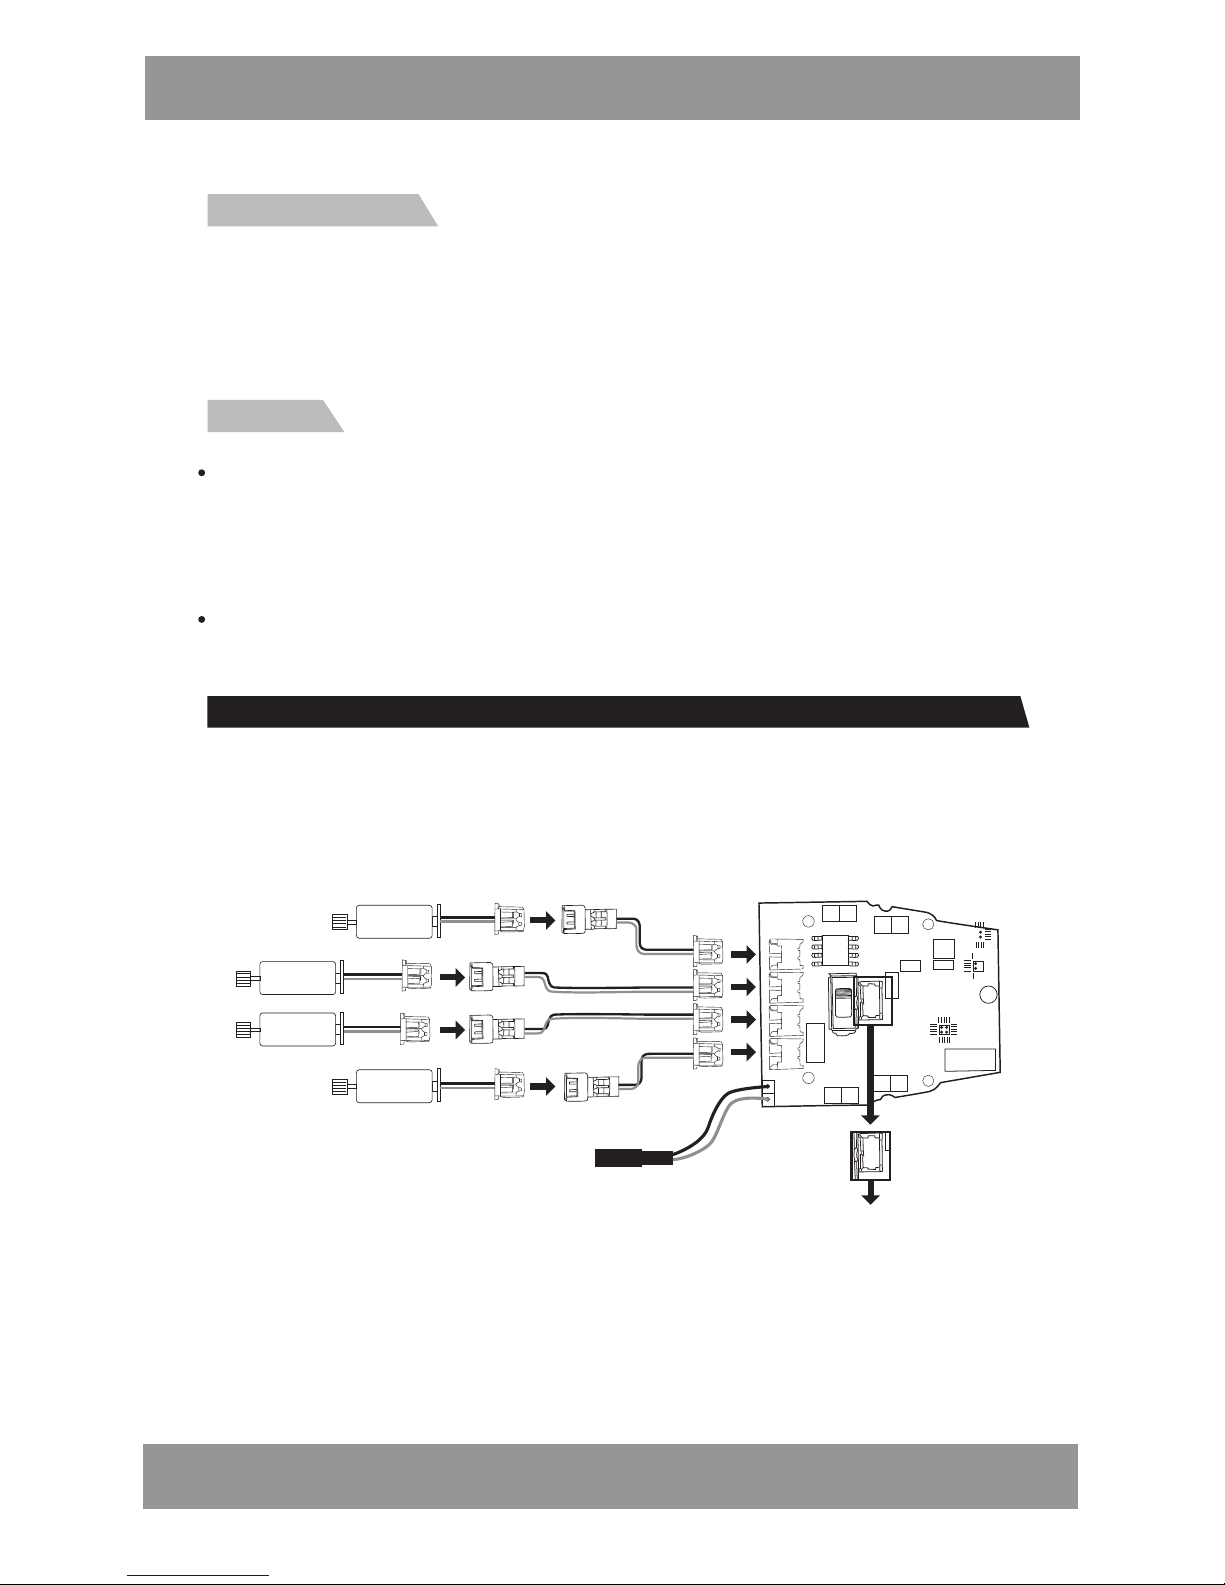
1.Silnik 1 powinien być połączony z interfejsem 1
2.Silnik 2 powinien być połączony z interfejsem 2
3.Silnik 3 powinien być połączony z interfejsem 3
4.Silnik 4 powinien być połączony z interfejsem 4
Panel odbiornika
Schemat połączeń silnika i płytki PCB
Istotne jest, aby połączenia płytki obwodów drukowanych (PCB) oraz połą-
czenia między silnikiem a płytką PCB były wykonane prawidłowo, zgodnie z
poniższym schematem.
Przycisk powrotu:
Kiedy kwadrokopter lata w trybie headless, wcisnąć przycisk trybu
powrotu automatycznego; kwadrokopter rozpocznie lot w kierunku
kontrolera. Aby wyjść z tego trybu należy wcisnąć przycisk funkcji powrotu
automatycznego ponownie lub posłużyć się drążkiem sterowania lotem do
przodu/do tyłu.
Uwagi:
Jeżeli kwadrokopter pracuje w trybie headless, niezbędne jest potwierdzenie kierunku lotu. Sprawdzając kierunek lotu kwadrokoptera należy
ustawić kwadrokopter dziobem do przodu a ogonem w stronę operatora;
operator powinien patrzyć w stronę, w którą skierowany jest dziób
kwadrokoptera. W czasie oblatywania kwadrokoptera, operator powinien
być stale obrócony w tym samym kierunku.
Kiedy kwadrokopter lata w trybie headless, jeżeli kierunek lotu jest niespójny z kierunkiem operatora lub wystąpią odchylenia kierunku, należy
zatrzymać lot i powtórzyć procedurę potwierdzania kierunku.
Instrukcja Obsługi PL
14
Page 15
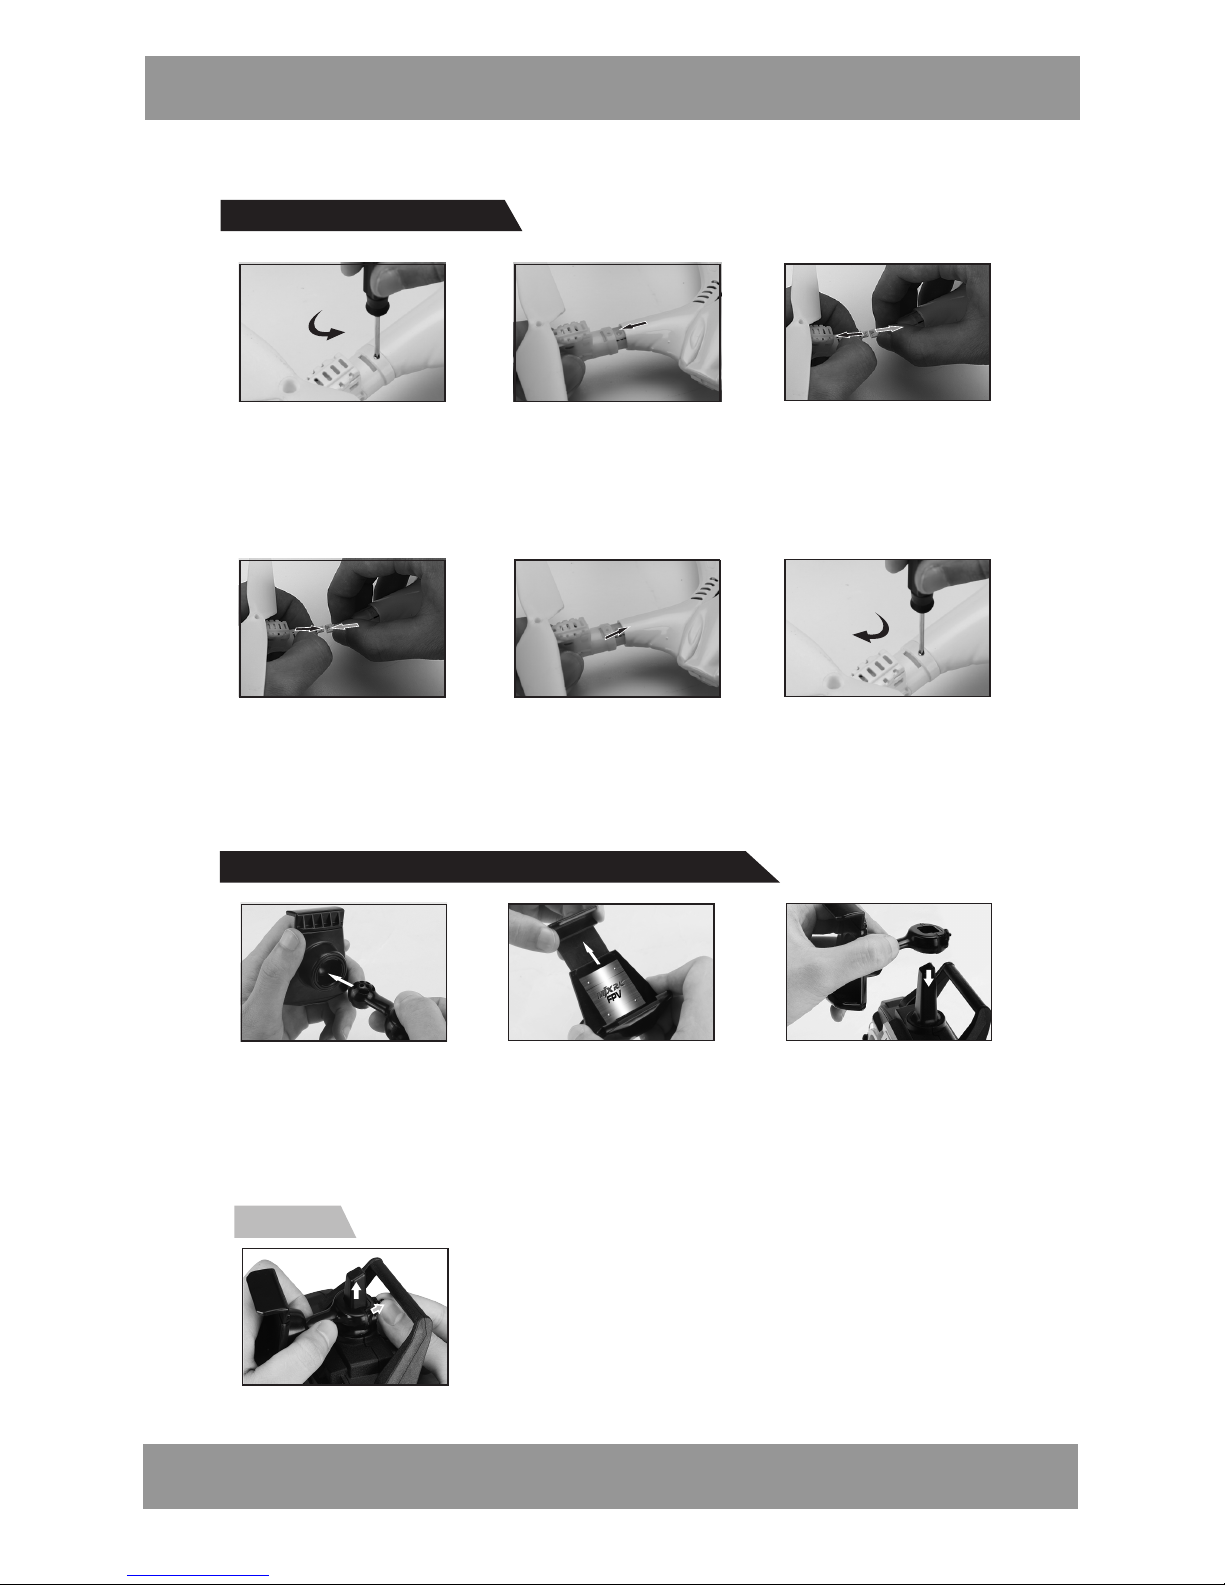
1.Wyjąć śruby przy pomocy
wkrętaka, obracając w
kierunku odwrotnym do
ruchu wskazówek zegara
(Rys.23).
4.Podłączyć przewód silnika nowej podstawki
do wtyczki kabla
zasilającego (Rys.26).
5.Zamontować
podstawkę do korpusu
głównego kwadrokoptera (Rys.27).
6. Przymocować
podstawkę śrubami.(Rys.28)
2. Wyciągnąć pod-
stawkę (Rys.24).
3. Odłączyć przewód
silnika od wtyczki
przewodu zasilającego. (Rys.25)
Zmiana podstawki
Montaż uchwytu telefonu komórkowego
1.Podłączyć pręt pod-
stawki do elementu
mocującego telefon
komórkowy (Rys.29).
2.Wyregulować
pozycję elementu
mocującego telefon, dopasowując
go do rozmiaru
telefonu.(Rys.30)
3.Osadzić uchwyt tele-
fonu komórkowego
w górnej części
nadajnika zdalnego
sterowania. (Rys.31)
1. Aby zdemontować uchwyt, należy odchylić
środkową część pręta podstawki do tyłu i
powoli podnieść uchwyt.(Rys.32)
Uwaga:
Rys.23 Rys.24 Rys.25
Rys.26 Rys.27 Rys.28
Rys.29
Rys.32
Rys.30 Rys.31
Instrukcja Obsługi PL
15
Page 16
Instrukcja Obsługi PL
16
Usuwanie usterek
1
2
3
4
Usterka Przyczyna Rozwiązanie
Lampki migają szybko.
Żyroskop kwadrokoptera
wykrywa sygnał.
Ustawić kwadrokopter
na płaskiej
powierzchni.
Lampki raz migają a raz świecą
światłem ciągłym.
Kwadrokopter nie
otrzymuje sygnału z
nadajnika zdalnego
sterowania lub
połączenie zostało
przerwane.
Lampki migają od czasu do
czasu.
Kwadrokopter nie ma
wystarczającej mocy
Łopatka wirnika jest
zniekształcona.
Kwadrokopter mocno się
trzęsie.
Naładować akumulator
lub wymienić baterie.
Wymienić łopatkę/
łopatki wirnika.
FW przypadku braku
sygnału należy
aktywować nadajnik
zdalnego sterowania,
tak aby wysyłał
sygnał.W przypadku
przerwanego
połączenia wyłączyć i
włączyć nadajnik
zdalnego sterowania.
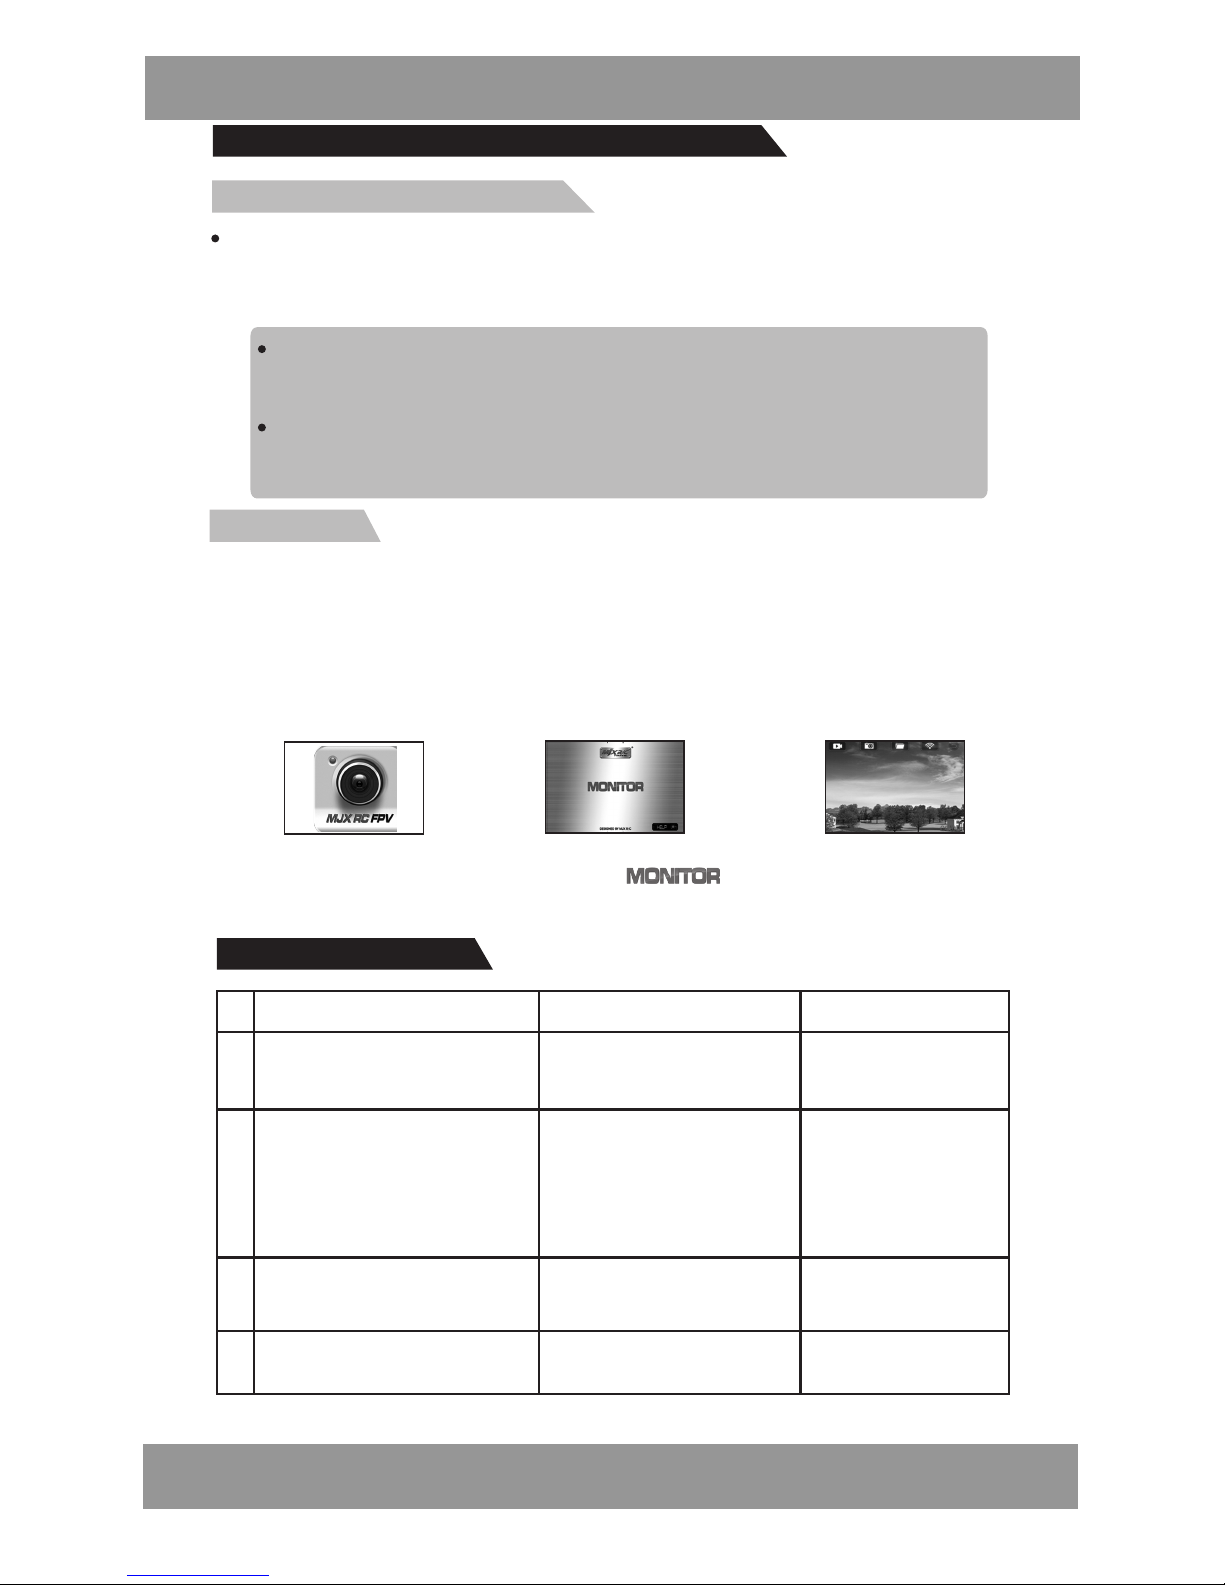
Instalowanie oprogramowania
Instrukcje
Pobranie i instalacja oprogramowania FPV
3.Obraz wyświetla-
ny jest na ekranie.
2. Kliknąć
przycisk
Rys.33 Rys.34 Rys.35
1.Otworzyć aplikację
„MJX C4005 FPV”.
Kwadrokopter posiada wbudowaną kamerę #C4005; po zainstalowaniu
programu „MJX C4005 FPV” w smartfonie zdjęcia i filmy rejestrowane przez
kamerę kwadrokoptera będzie można oglądać na żywo, w trakcie lotu.
W przypadku systemu Android zalecamy wejście na naszą stronę
www.manta.com.pl i pobranie aplikacji „MJX C4005 FPV”, lub
zeskanowanie kodu QR z opakowania.
W przypadku systemu Apple iOS zalecamy pobranie aplikacji „MJX
C4005 FPV” ze sklepu App Store. lub zeskanowanie kodu QR z opa-
kowania.
Zasilanie kwadrokoptera włączone, lampka kontrolna FPV (w dolnej części
kwadrokoptera) świeci się. Wejść do ustawień smartfona, otworzyć zakładkę
WIFI, wyszukać „MJX C4005 FPV ****” i połączyć się. Po pomyślnym nawiąza-
niu połączenia, można wyjść z ustawień. Otworzyć aplikację „MJX C4005 FPV”
w smartfonie; kliknąć „MONITOR” aby wejść do interfejsu sterowania, gdzie
można oglądać podgląd z kamery kwadrokoptera w czasie rzeczywistym.
Page 17
U
ser’s Manual
EN
17
Technica l pa rameter of the quad-co pter
Fuselage Length:230mm
Overall height: 50mm
Main Rotor Diameter: 106mm
Gross Weight: about 102g
Battery: Li-polymer 3.7V
Motor: Coreless motor
Charging Time: about 70 minutes
Introduction
Quad-rotor design insures more stable and powerful performance and make
all kinds of 3D action more easier.
Headless Mode and One Key Return are available.
New designed structure makes assembly and maintenance easier.
Adopting 2.4G auto connection technology, scores of quad-copters can be
played at the same time.
Equipped with the newest 6-Axis Gyro control system, this quad-copter has
the characteristics of stable flight and easy operation.
Full charged battery can support 9 minutes steady flight.
Product/spare parts included in this packaging
Manual
Descri ption QTY (pc) Descri ption QTY (pc) Descri ption QTY (pc)
Quad-copter Blades
Protecting frames
1 4 4
1
1
1
11
1
Remote control
USB charger
Screwdriver
Screw
Holder of the
mobile phone
Thank you for purchasing this product. Please read this manual carefully
before use and retain it for future reference.
Safety guidelines
This product is not a toy. It is not applicable for children who are under
14 years old.
Please read this instruction manual carefully before playing and operate
the product according to the manual.
The users are in full charge of proper operating the quad-copter. The
manufacturer and dealers disclaim all responsibility for the damage caused
by misuse.
Keep the small accessories away from the kids to avoid accident.
Keep batteries away from fire or high temperature environment.
When flying the quad-copter, keep it 1~2 meters away from user or others
to avoid injury due to collision.
Not to decompose or modify the product which may cause malfunction
or accident.
Fly the quad-copter within your eye vision for easy and safety control.
Need adult supervision when this quad-copter is being played by children.
Only batteries of the same or equivalent type as recommended are to be
used.
Insert batteries with correct polarity.
Non rechargeable batteries are not to be charged; the transmitter need
3XAA batteries for work.
Do not mix old and new batteries.
The lcd remote controller
Page 18
18
U
ser’s Manual
EN
Control the function of upward,downward,forward,backward, leftward,
rightward,turn left, turn right and 3D flips & roll of the copter.
Throttle control stick can be freely switched according to player's habit.
Main features of the remote controller
Adopt microcomputer control remote controller system and 2.4G auto
connection technology, scores of cotpers can be played at the same time
without any interference.
Sketch and function switches of the remote controller
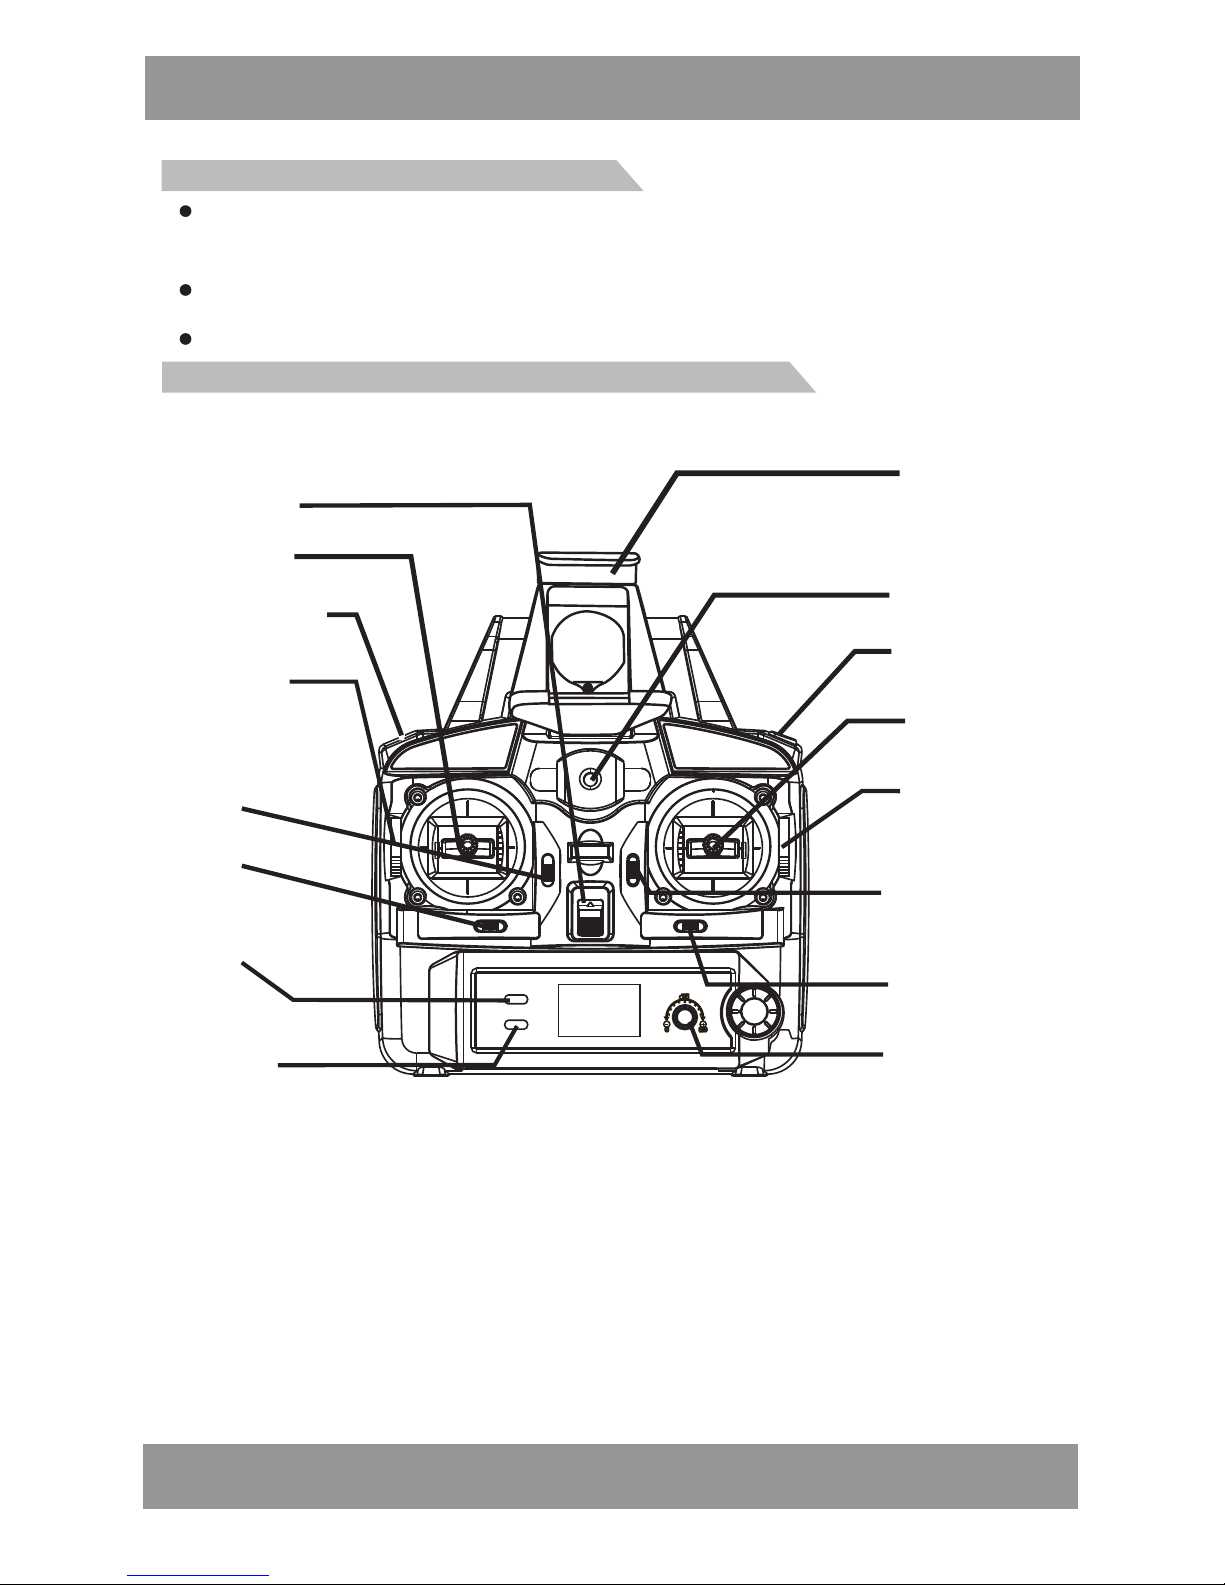
Remote Controller(Transmitter)
3. Left stick
2.One key return
13. Throttle changing
button (Left)
12. Throttle changing
button (Right)
9. Power switch
10. Power indicator
1. Function headless/Camera
4. Right stick
5. Trimmer A
6. Trimmer B
7. Trimmer C
11.Throttle limit button
15.Stick mode switch
8. Trimmer D
14.Beginner/Intermediate/
Advance
16.Holder of the
mobile phone
POWER
9
3
2
13
5
6
14
15
11
7
8
12
4
1
10
16
Page 19
19
U
ser’s Manual
EN
Function/
Camera
No. Function switch Function description
1
2
3
4
5
6
7
8
9
10
Left stick
Right stick
Trimmer A
In stick Mode 2 and 4, this button is null.
In stick Mode 1 and 3, it helps to tune the quad-copter's
forward and backward flight.
STICK MODE 2:upward/downward,turn left/turn right;
STICK MODE 4:upward/downward,leftward/rightward.
STICK MODE 1:forward/backward,turn left/turn right;
STICK MODE 3:forward/backward,leftward/rightward.
STICK MODE 1: upward/downward,leftward/rightward;
STICK MODE 3: upward/downward, turn left/turn right;
STICK MODE 2: forward/backward,leftward/rightward;
STICK MODE 4: forward/backward,turn left/turn right.
In stick Mode 3 and 4, it helps to tune the quad-copter's
sideward flight.
In stick Mode 1 and 2,it helps to tune the quad-copter's left
and right direction turning speed.
In stick Mode 3 and 4, it helps to tune the quad-copter's
left and right direction turning speed.
In stick Mode 1 and 2,it helps to tune the quad-copter's
sideward flight.
In stick Mode 1 and 3, this button is null.
In stick Mode 2 and 4, it helps to tune the quad-copter's
forward and backward flight.
It controls the power source of the transmitter.Slide
the power switch to the “ON” position, the transmitter
is powered on; slide the power switch to the “OFF”
position, the transmitter is powered off.
Trimmer B
Trimmer C
Trimmer D
Power switch
Power
indicator
The indicator light keeps blinking slowly: the transmitter
is not activated.
The indicator light keeps flashing rapidly: the transmitter
is sending out connectional signal to the quad-copter.
The indicator light keeps on without blinking: the
transmitter is ready for controlling the flight.
One key return
When the quad-copter is flying in headless mode, press
one key return button, the quad-copter will fly towards
player.
Press the one key return button again or operate the
forward /backward control stick, the quad-copter will exit
the one key return function.
One key roll button: When the quad-copter is flying, press
this button, the quad-copter will roll forward once.
Camera button: When the quad-copter is powered on and
mounted with camera, this is the camera on-off button.
Headless mode on-off button: Press this button for about
2 seconds, the remote control will send out 2 beep sounds
and letters “ stick mod” will be flashing on the LCD screen,
the indicator light of the quad-copter turns from constant
“on” to “flashing”, then, the quad-copter is in the headless
mode. Press this button again for about 2 seconds, the
remote control will send out 2 beep sounds and “stick
mod” keeps constant “on”, indicator light of the quadcopter turns from flashing to constant “on”, then, the quadcopter exit headless mode.
Page 20
20
U
ser’s Manual
EN
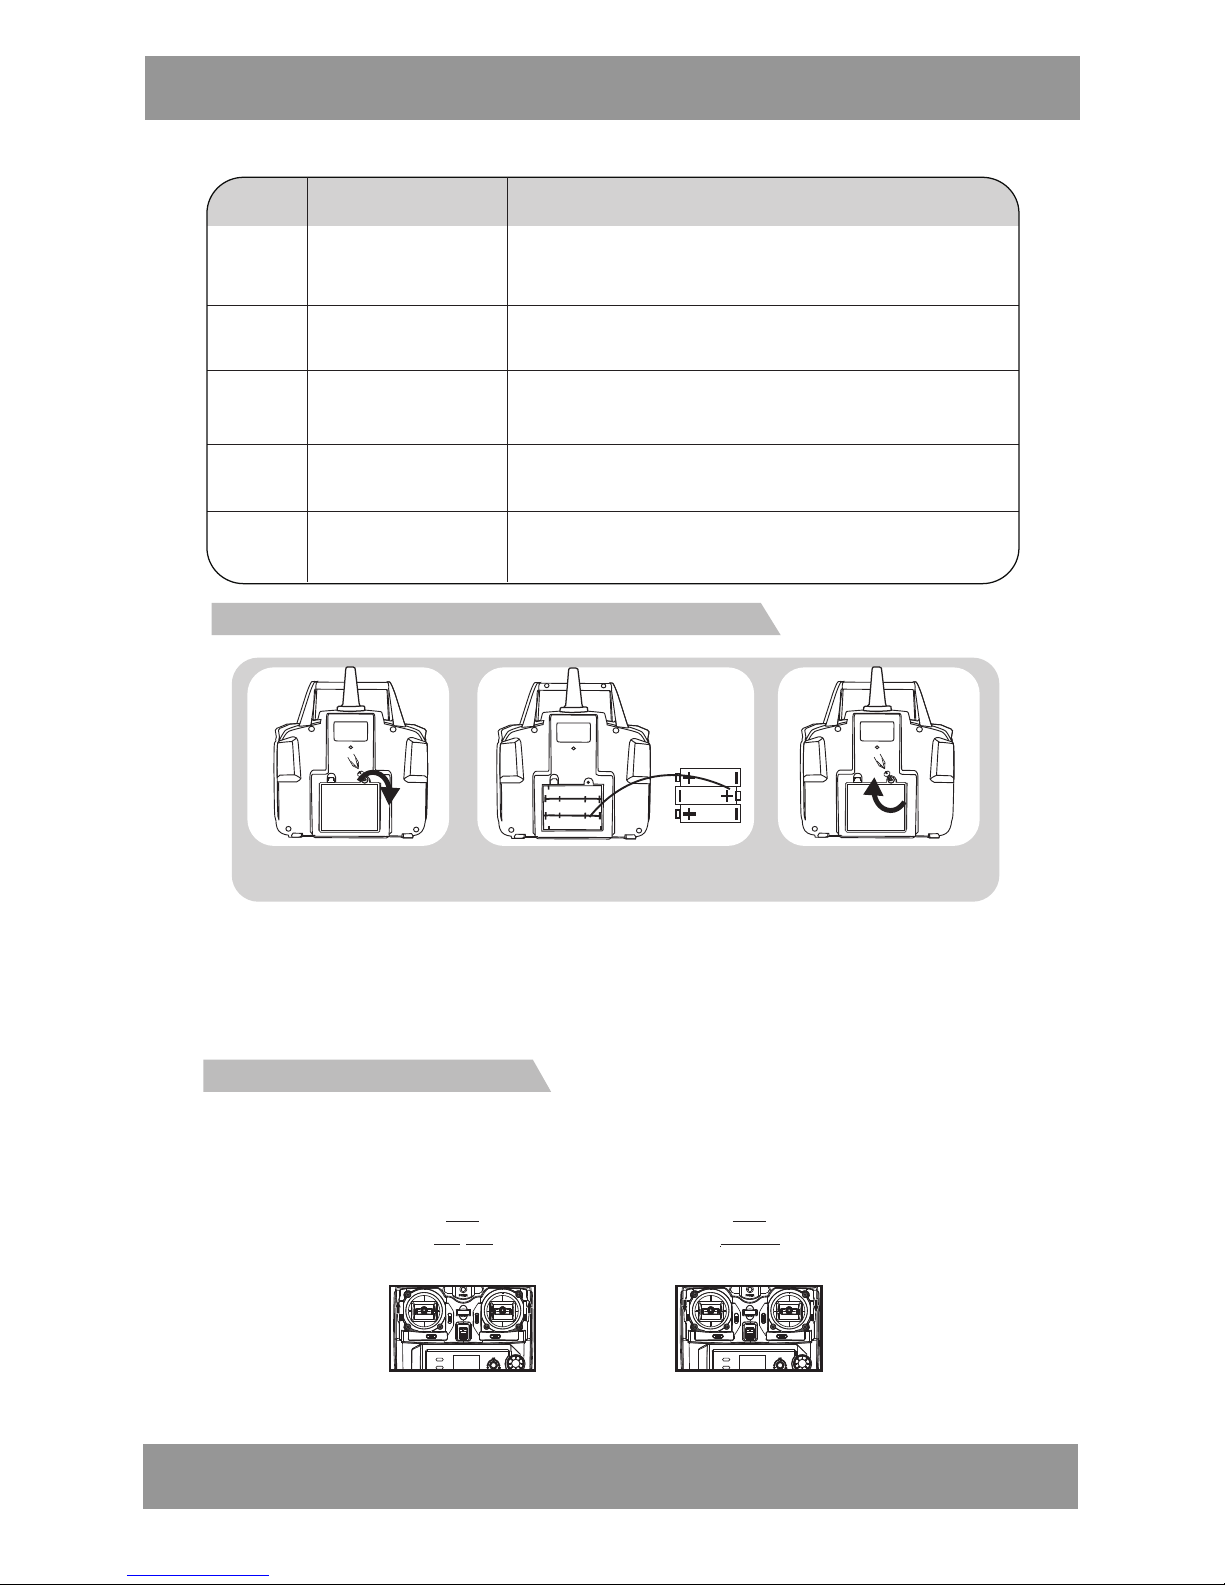
PiC.4 PiC.5
POWER POWER
Select throttle control stick
There is 1 throttle button on either side of the remote controller.
1.Slide both of the 2 buttons to "R", the right stick is the throttle control stick.
2.Slide both of the 2 buttons to "L", the left stick is the throttle control stick.
3.Both of the 2 buttons should be either on the position of "R" or "L",
otherwise, the remote controller can not be activated.
Throttle limit
button
No. Function switch Function description
11
12/13
14
15
16
The throttle of the quad-copter can be adjusted by this
button, player can use this button to increase or decrease
the quad-copter’s upward/downward speed.
Throttle
changing button
Slide down or slide up the 2 buttons at the same time
to select the throttle control stick.
There are 3 flight modes of the quad-copter: low speed,
medium speed and high speed.
aileron/rudder
changing button
Also named Stick Mode changing button.Press this button
to change the control stick mode.
Beginner/
Intermediate/
Advance
Holder of the
mobile phone
Being used to fasten the mobilephone to the remote
control.
1. Unscrew counter clockwise to open the battery compartment cover.( Pic.1 )
2. Install 3 X AA batteries into the battery compartment according to the given
polarity. ( Pic. 2 )
3. Screw clockwise to close the battery compartment. (Pic. 3)
How to install the battery of remote controller
Pic.1 Pic.2 Pic.3
How to remove and insert batteries.
Page 21
21
U
ser’s Manual
EN
ON/OFF
Camera
Light
Motor
Rotor blade
There are 3 flight modes available: low speed, medium speed and
high speed.Player can select the flight speed by pressing the flight
mode button.
Flight mode selection
The quad-copter
Major parts of the quad-copter
Protecting
frames
Anti-vibration
pad
Pic.10
Pic.6 Pic.7
Pic.8 Pic.9
E
Pic.11
E
Pic.12
E
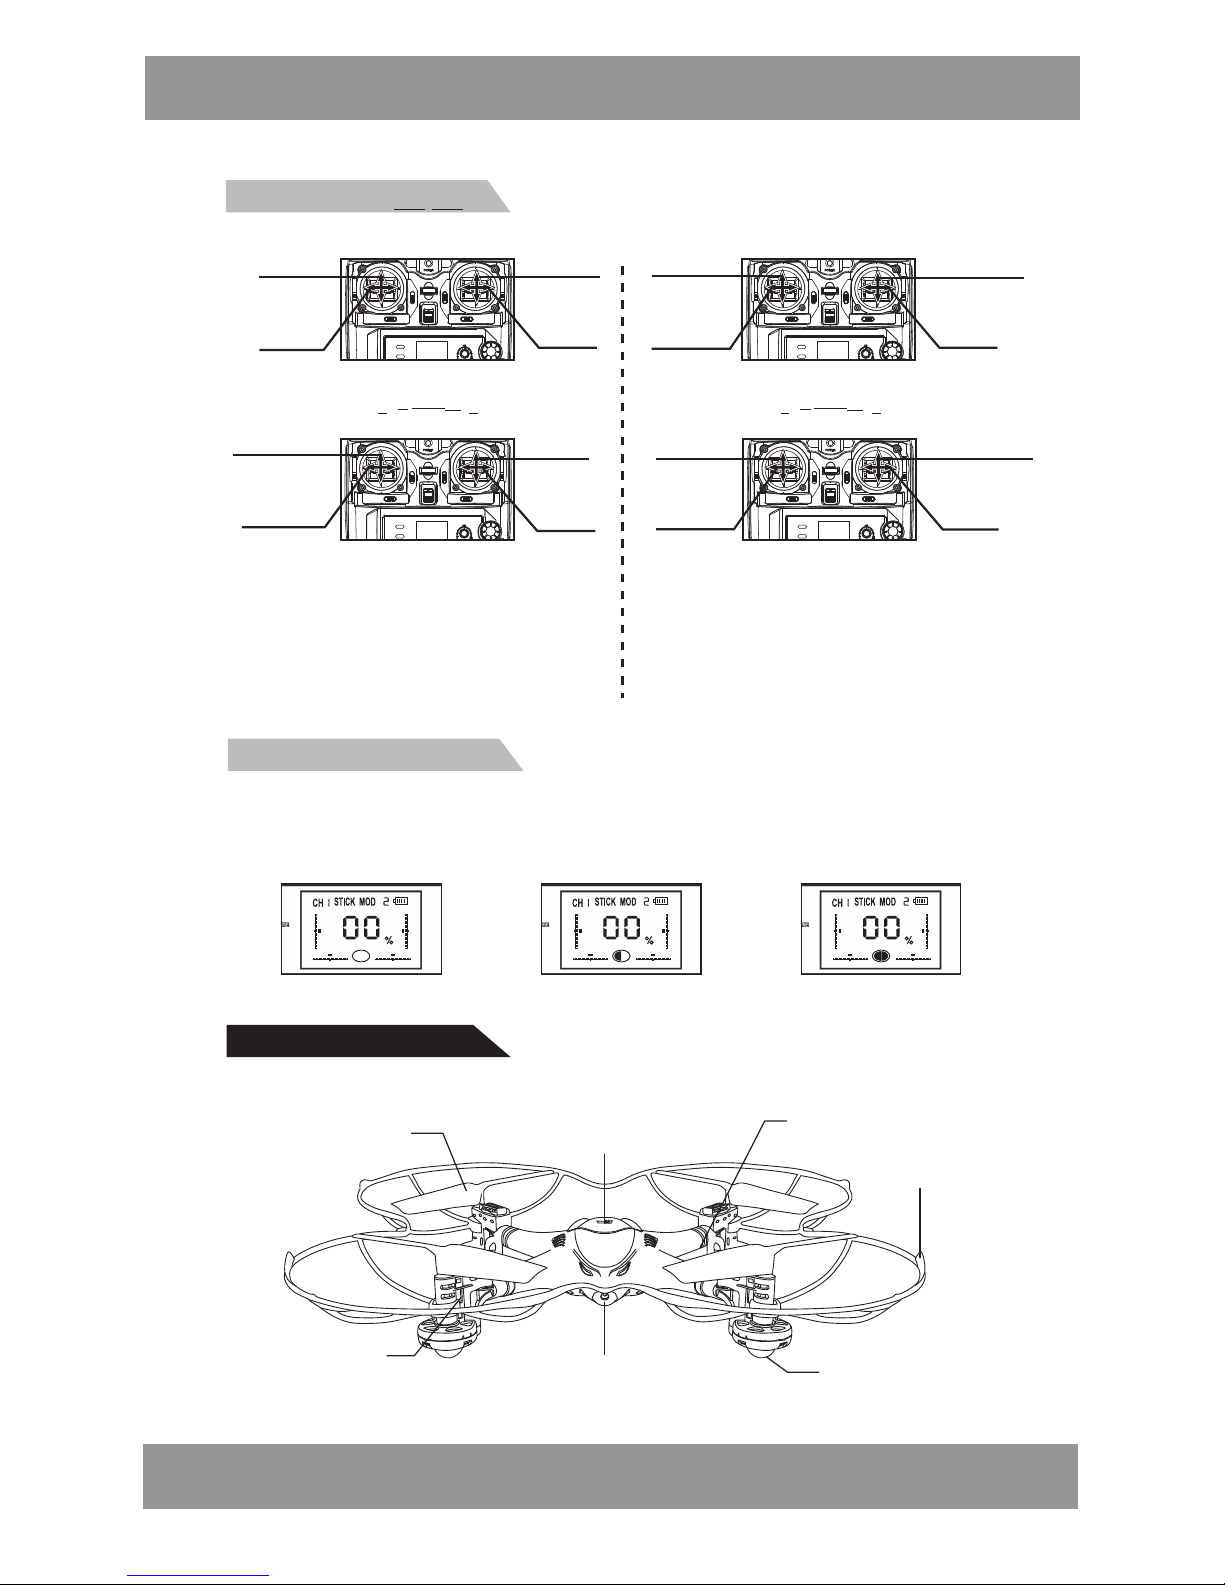
STICK MODE:1 STICK MODE:2
STICK MODE:3 STICK MODE:4
POWER POWER
POWER POWER
Forward /
Backward
control
Forward /
Backward
control
Forward /
Backward
control
Forward /
Backward
control
Throttle
control
Throttle
control
Throttle
control
Throttle
control
Left/Right
turning
control
Left/Right
turning
control
Left/Right
turning
control
Left/Right
turning
control
Leftward/
Rightward
control
Leftward/
Rightward
control
Leftward/
Rightward
control
Leftward/
Rightward
control
When the left stick controls the
throttle, press the AILE/RUDD
button to select the Mode( Mode 2
or Mode 4).
When the right stick controls the
throttle, press the AILE/RUDD
button to select the Mode( Mode 1
or Mode 3).
Stick mode selection
Page 22
22
U
ser’s Manual
EN
How to charge the quad-copter
NOTE:Battery should be full charged before storing.
Preparation for flight
Turn on t he q ua d- co pt er ;t he f la sh l ig ht w il l ke ep f la sh in g qu ic kl y, t he
gyro of quad-copter will be in signal detecting condition. Set the quadcopter to flat surface, about 4 seconds later, the flash light will keep
constant “ON”. It means that signal connection is finished and the quadcopter is ready for flight.
To ensu re s te ad y fl ig ht , pl ea se s et t he v al ue o f th e Trimmer to t he m id po in t.
Push up the throttle stick slowly and the quad-copter takes off.
To avoi d an y mi su nd er st an di ng , we h av e de fi ne d th e or ie nt at io n of t he
quad-copter as follows:The quad-copter is set to be copter nose right
ahead and tail facing the player .The copter nose direction is named as
“forward”, the tail direction is named as “backward”. The copter flies up to
the sky is name as “upward”; the copter flies down to the ground is named
as “downward”. Player’s left side is named as “left”, player’s right side is
names as “right”. All the directions we are talking about in this manual are
subject to the definition above.
Make sure that the battery (at the bottom of the quad-copter)is well
installed and connected with power wire of quad-copter. The quadcopter is OFF.
Turn of f th e qu ad -c op te r, open th e ba tt er y do or , un pl ug t he
battery cable from the power wire plug and take out the
battery. Insert the USB charger into the USB interface
of the computer or other USB outlet; connect the battery
cable with the USB wire plug, and charging is proceeding
with indicator light "off". Once the battery is full charged,
the indicator light of the USB will turn red. Full charging
takes about 70 minutes.
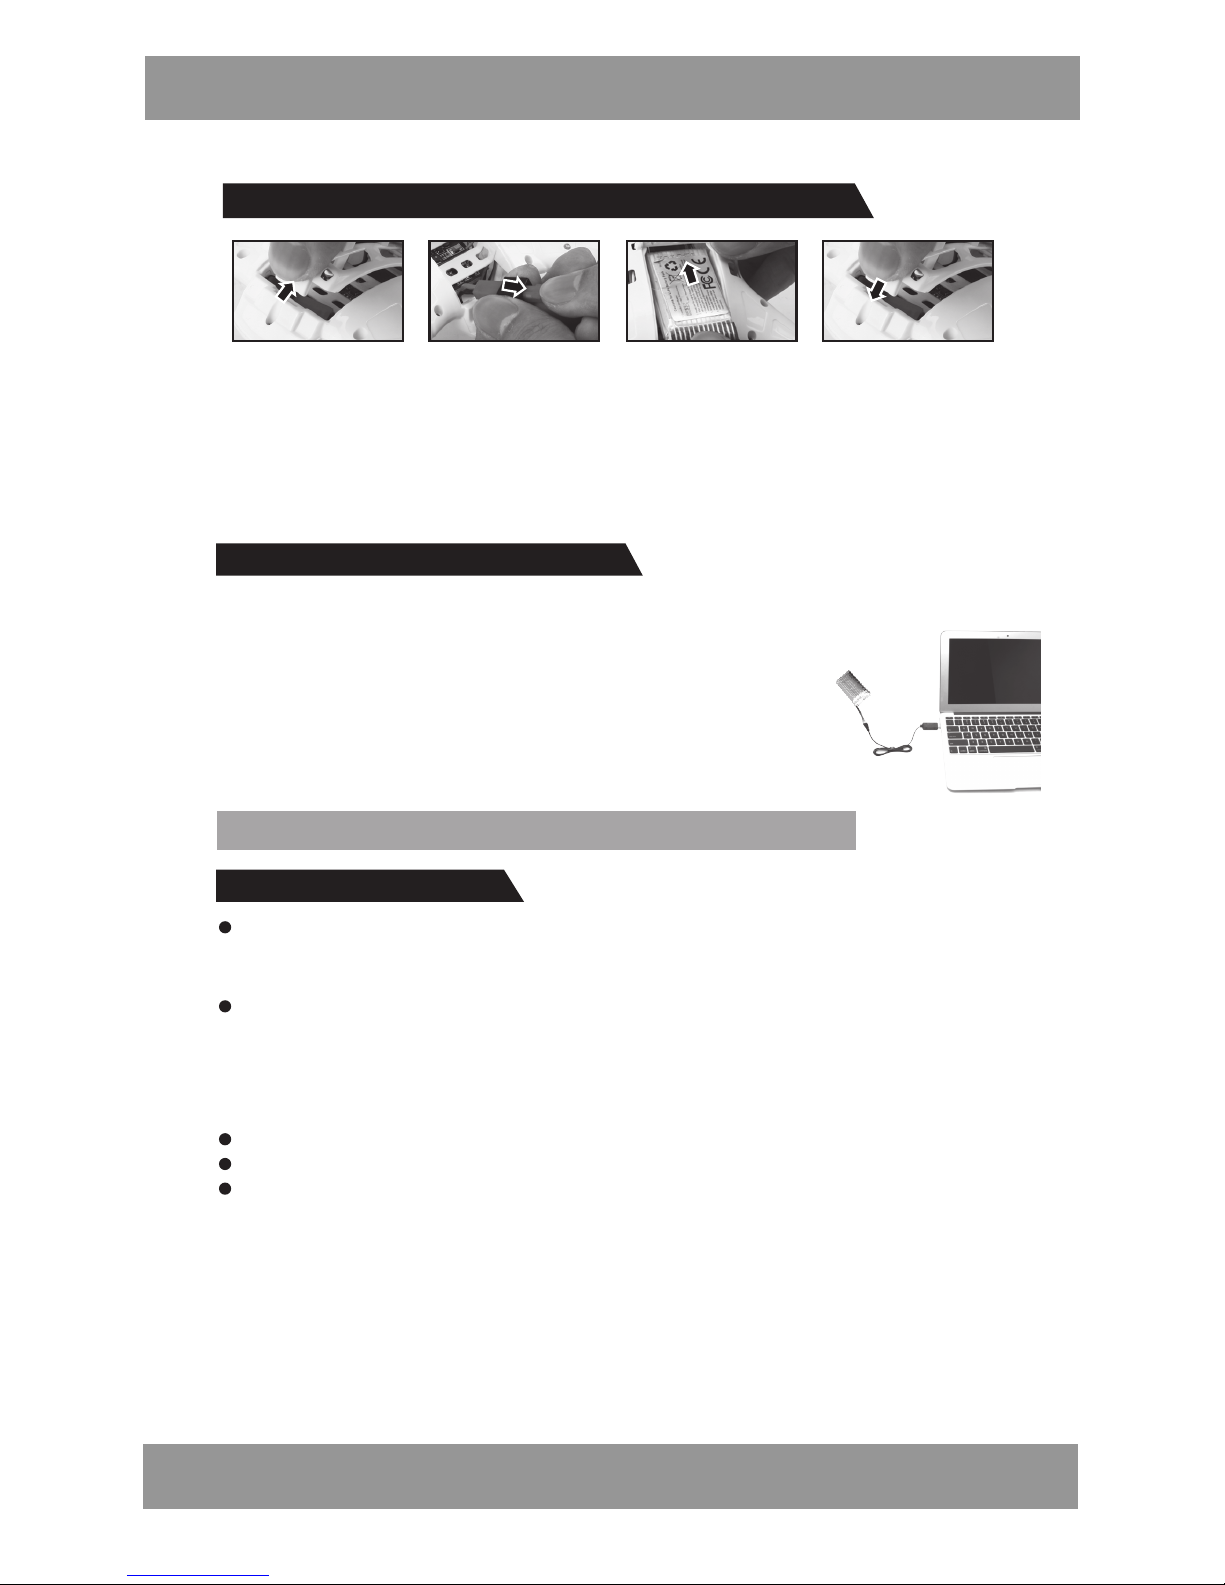
Pic.13 Pic.14 Pic.15 Pic.16
Pic.17
How to change new battery for the quad-copter
1.Open the battery compartment cover.(Pic.13)
2.Unplug the battery wire from the power wire plug of the quad-copter
and take out the battery.(Pic.14)
3.Plug the new battery wire into the power wire plug of the quad-copter
and insert the battery into the battery compartment.(Pic.15)
4.Close the battery compartment cover.(Pic.16)
Page 23
23
U
ser’s Manual
EN
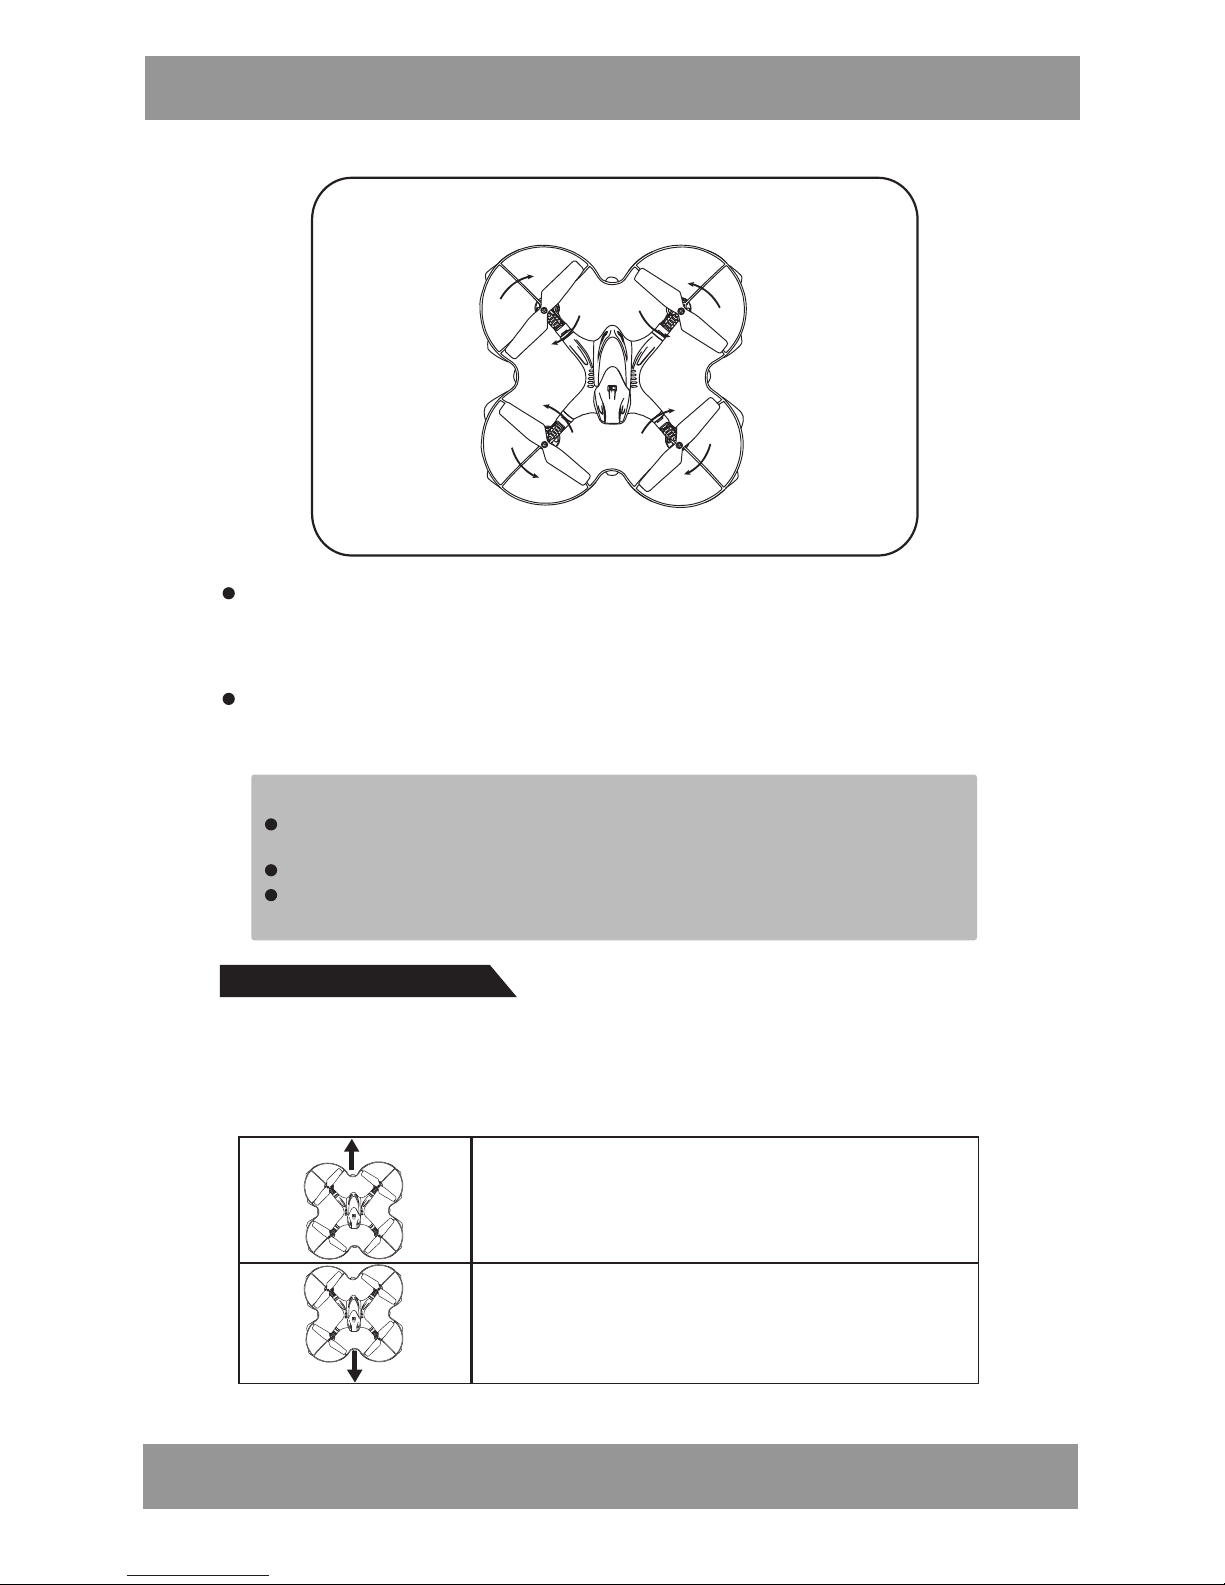
Clockwise
(Motor 2)
Clockwise
(Motor 4)
(Motor 1)
Counterclockwise
(Motor 3)
Counterclockwise
Head of the
quad-copter
Tai l of th e
quad-copter
Left
Right
When the quad-copter is on, checking the rotation direction of the rotor
blades;the front-left and right-back rotor blades should be rotating in
clockwise direction; the right-front and left-back rotor blades should be
rotating in counter-clockwise direction.
If the quad-copter keeps flying to one side, it can be corrected by
adjusting the trimmer on the remote control.
Remarks:
Signal connection between the quad-copter and the remote control is
required for the first use.
Set the connection one by one to avoid signal connection error.
To better p r o t e ct t h e b a tt e r y, p l e a se u n pl u g t h e ba t t e ry c a ble from t h e
power wire after the use.
Trimmer functions
If the quad-copter keeps moving
forward, push down Trimmer A
until it gains balance.
If the quad-copter keeps moving
backward, push up Trimmer A
until it gains balance.
If the quad-copter keeps moving forward/backward even there is no
control signal given, users may adjust the elevator trim to keep the
quad-copter balanced.
STICK MODE 1 or 3:
Pic.18
Page 24
24
U
ser’s Manual
EN
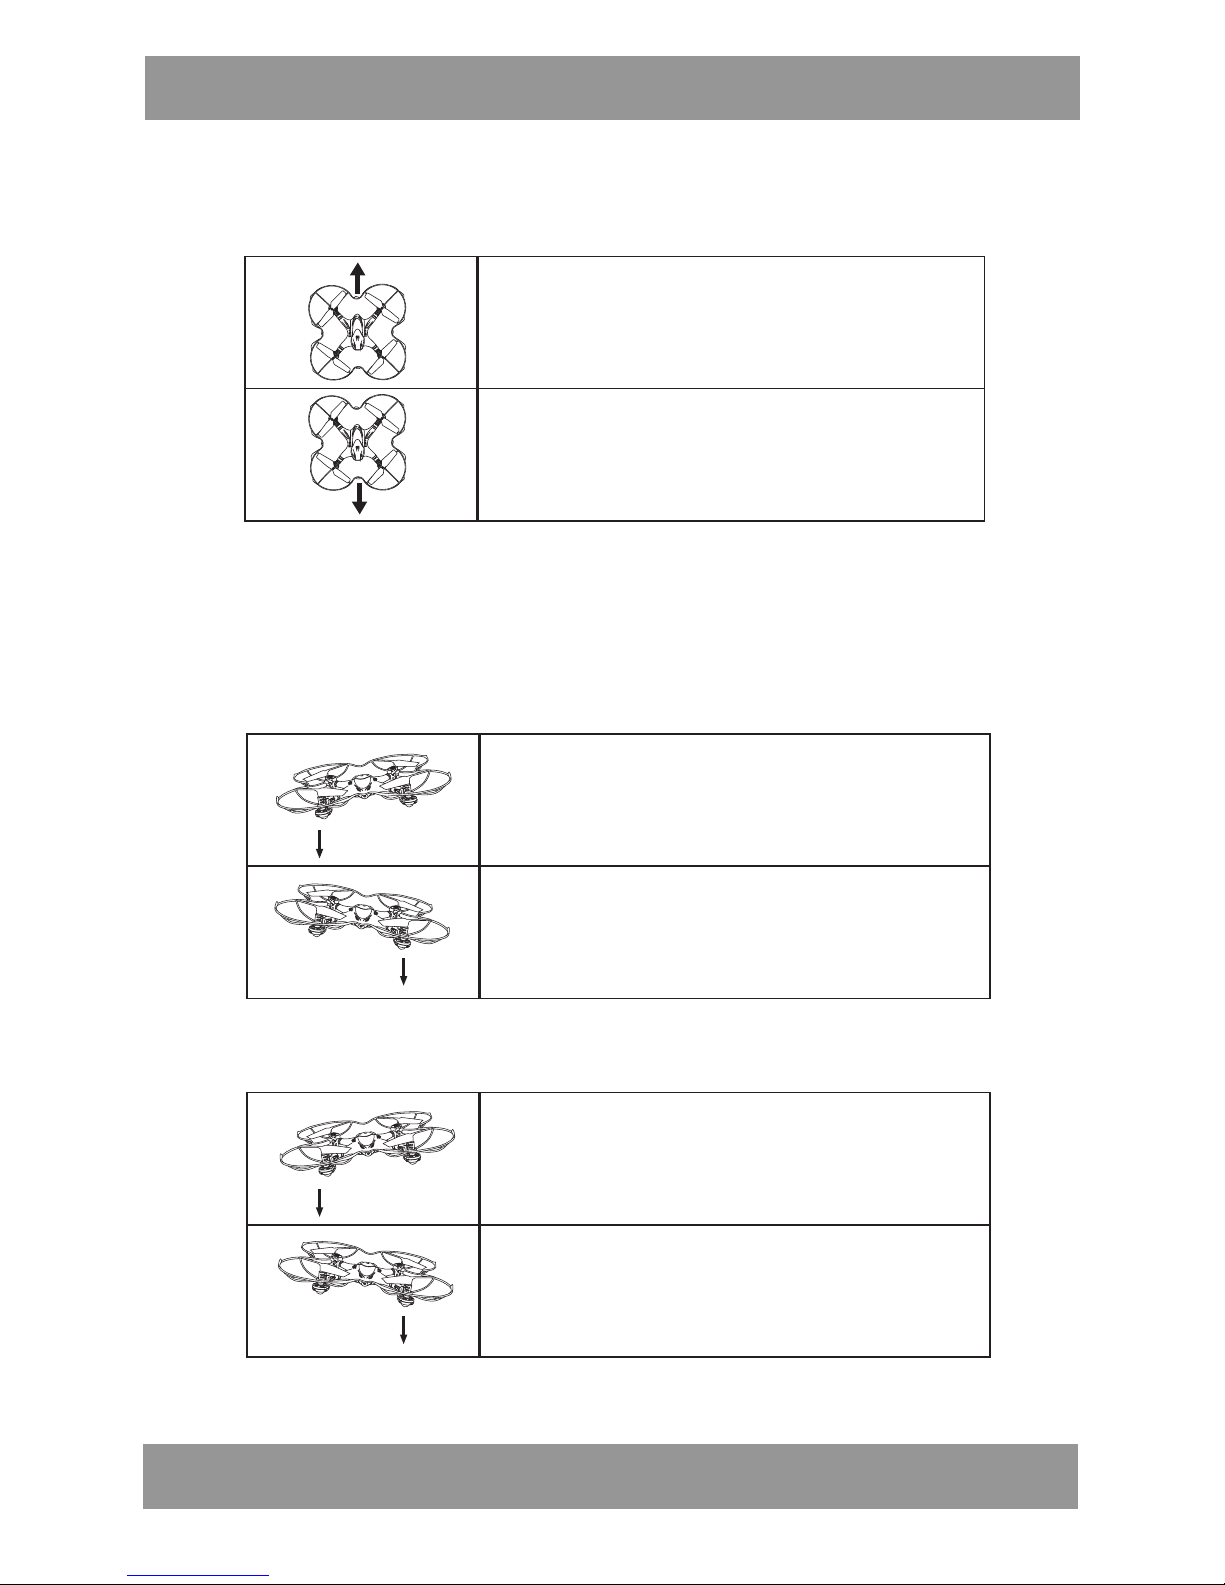
STICK MODE 2 or 4:
If the quad-copter keeps moving
backward, push up Trimmer D
until it gains balance.
If the quad-copter keeps moving
forward, push down Trimmer D
until it gains balance.
If the quad-copter keeps moving
leftward, turn right of Trimmer B
until it gains balance.
STICK MODE 3 or 4:
2. If the quad-copter keeps moving leftward/rightward even there is no
control signal given, users may adjust the aileron trim to keep the
quad-copter balanced.
STICK MODE 1 or 2:
If the quad-copter keeps moving
leftward, turn right of Trimmer C
until it gains balance.
If the quad-copter keeps moving
rightward, turn left of Trimmer C
until it gains balance.
If the quad-copter keeps moving
rightward, turn left of Trimmer B
until it gains balance.
Page 25
25
U
ser’s Manual
EN
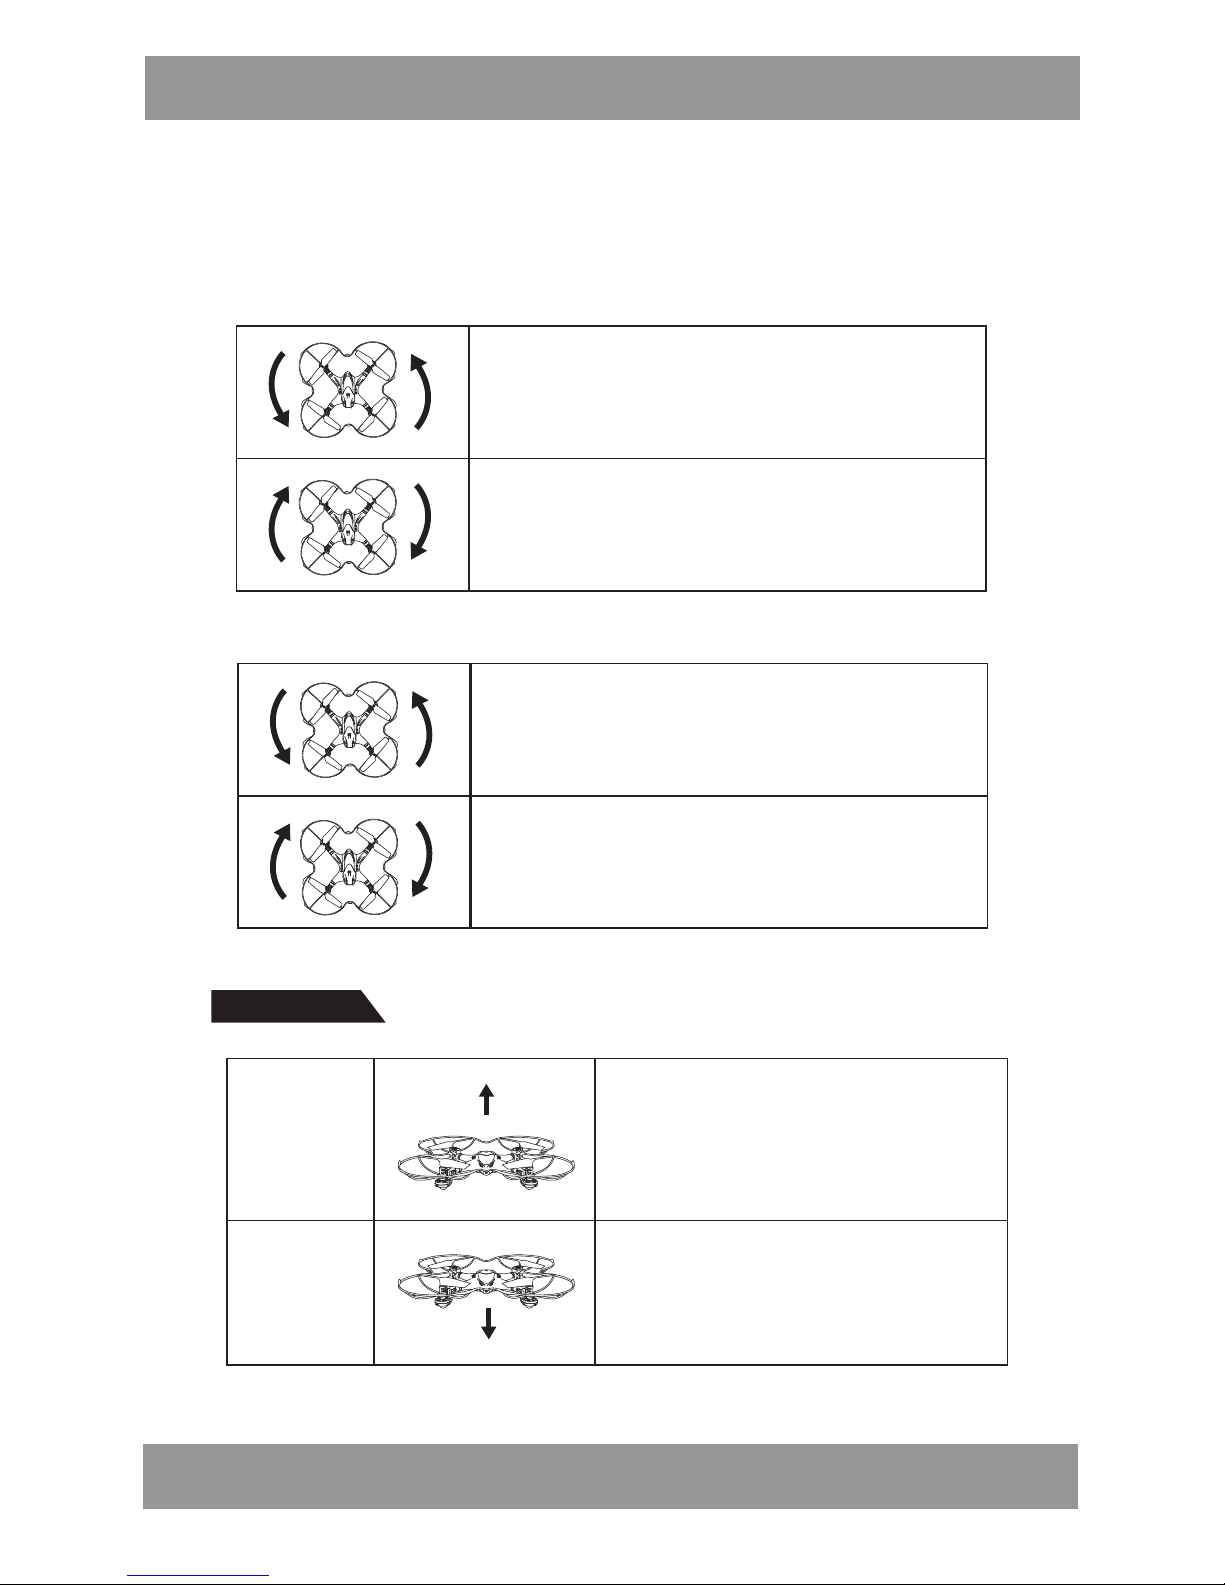
If the quad-copter keeps spinning
counterclockwise in the air, turn
right of Trimmer B until it gains
balance.
If the quad-copter keeps spinning
clockwise in the air, turn left of
Trimmer B until it gains balance.
3. If the quad-copter keeps spinning even there is no control signal given,
users may adjust the rudder trim to keep the quad-copter balanced.
STICK MODE 1 or 2:
STICK MODE 3 or 4:
If the quad-copter keeps spinning
counterclockwise in the air,turn
right of Trimmer C until it gains
balance.
If the quad-copter keeps spinning
clockwise in the air,turn left of
Trimmer C until it gains balance.
Upward
Push up the throttle control stick, the
rotation speed of the mains rotors
are increasing and the quad-copter
ascends accordingly.
Downward
Push down the throttle control stick,
the rotation speed of the mains
rotors are decreasing and the
quad-copter descends accordingly.
Operating
Page 26
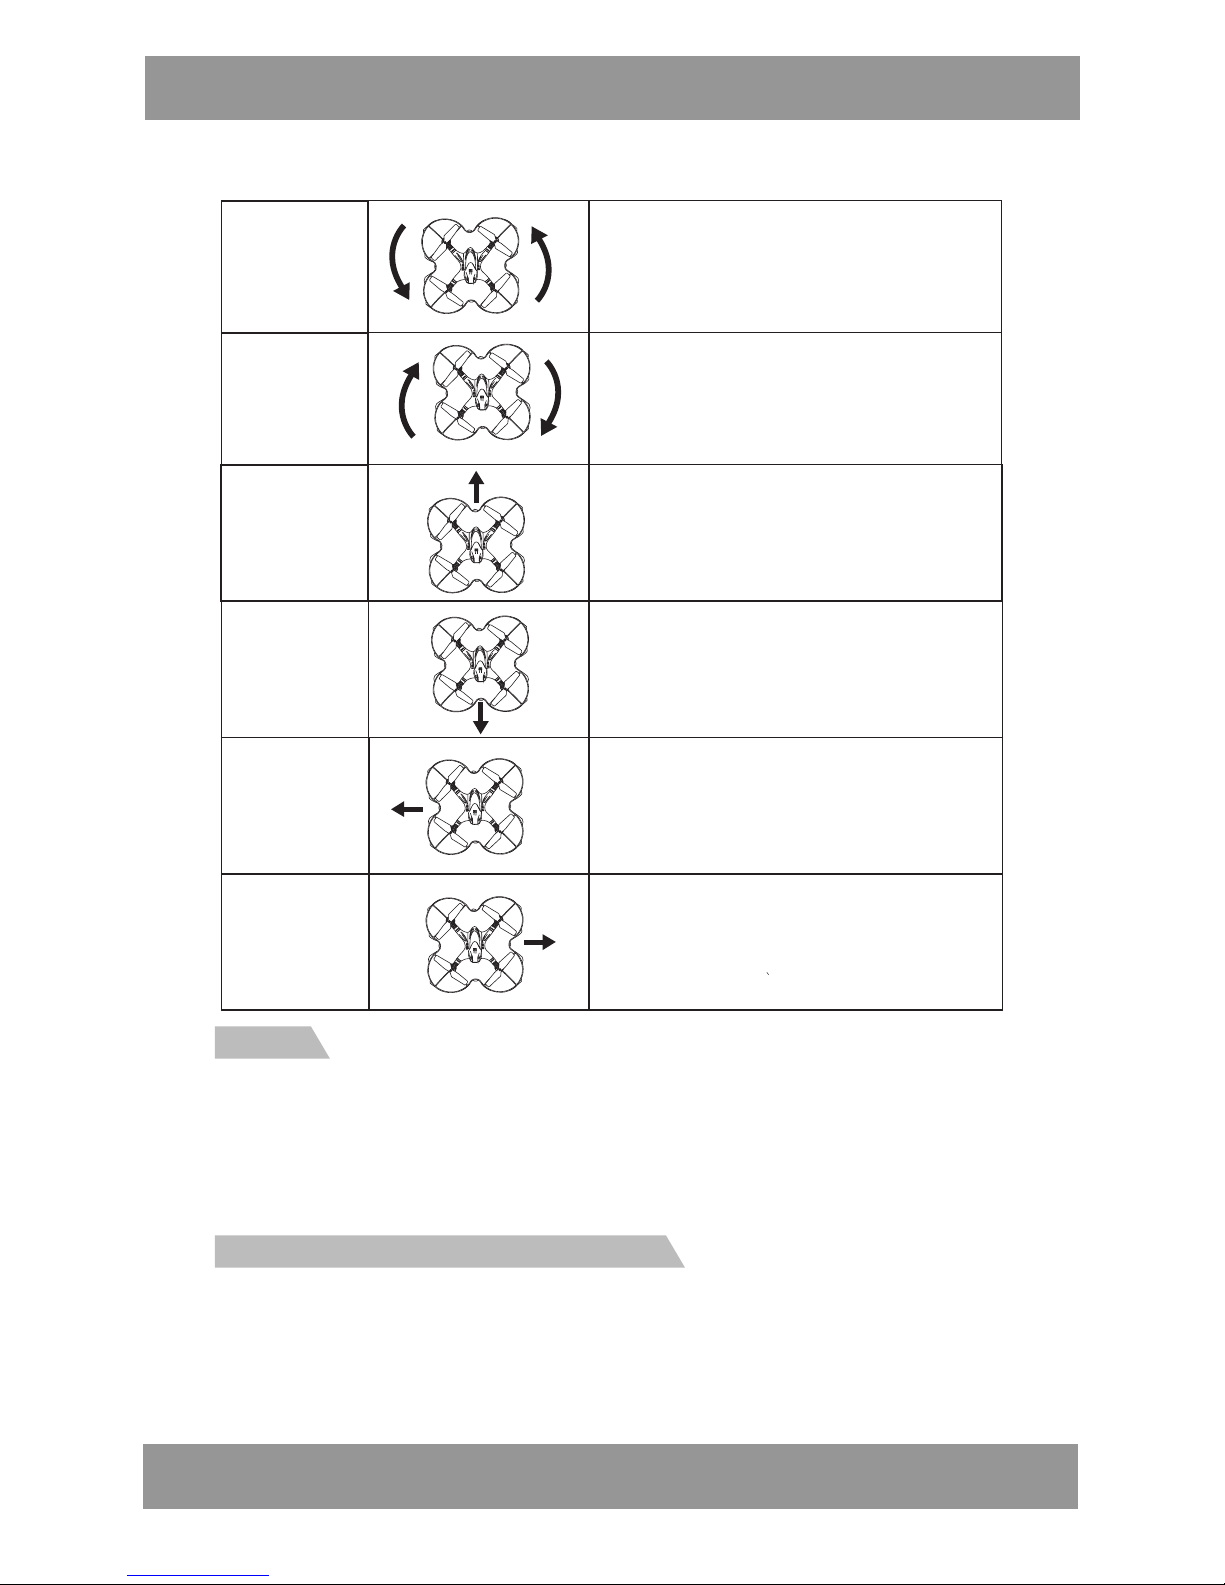
Turn le ft
Turn ri gh t
Turn the left/right turning control
stick to the left,the quad-copter
will turn left.
Turn the left/right turning control
stick to the right,the quad-copter
will turn right.
Forward
Backward
When the quad-copter is flying,
push up the forward/backward
control stick, the quad-copter will
move forward.
When the quad-copter is flying, push
down the forward/backward control
stick, the quad-copter will move
backward.
Leftward
flight
Rightward
flight
Turn the sideward flight control stick
to the left side,the quad-copter will
fly leftward.
Turn the sideward flight control stick
to the right side,the quad-copter will
fly rightward.
When both of the left and right control stick travels are more than 95%, roll
action will be performed once; when both of the left and right control stick
travels are less than 95%, the quad-copter will perform the flight according
to the received control signal.
There are 3 channels of the remote control: low speed channel, medium
speed channel and high speed channel. At any channel, press the roll
button on top of the remote control, the quad-copter will roll forward or roll
backward accordingly. When the remote control is at high speed channel,
roll action can be done through controlling the forward/backward control
stick and the leftward/rightward flight control stick.
3D Roll
Manual roll(at high speed channel):
U
ser’s Manual
EN
26
Page 27
POWER
To easi ly e nj oy t he f un o f ro ll in g, p la ye r ca n pr es s th e on e ke y ro ll b ut to n
to perform roll action. Before rolling, make sure that the quad-copter is
flying 3 meters above the ground; then, press the one key roll button, the
quad-copter will roll forward or backward according to the given signal.
TIPS:
1.Beginners are recommended to play the quad-copter at low speed or
medium speed channel.
2.It is better to play the quad-copter at open and wide space.
One key roll (at any channel):
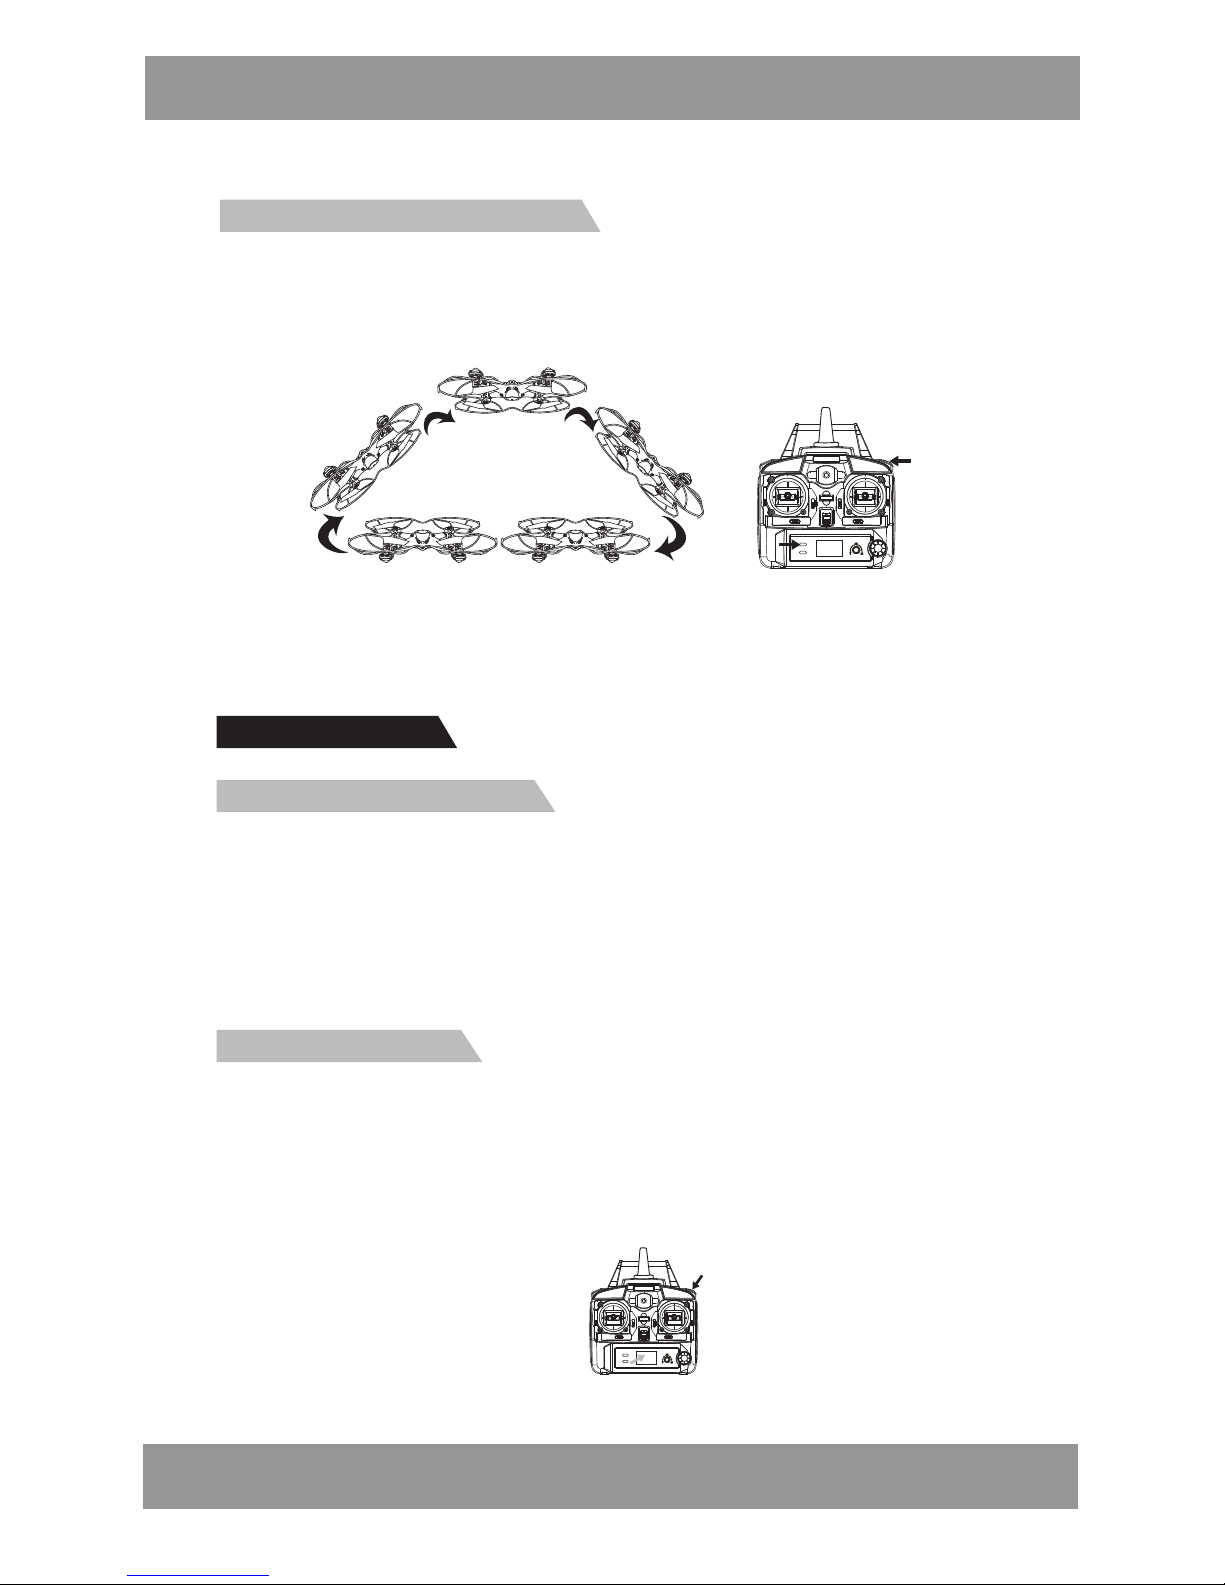
Enter into headless mode:
Once signal of the quad-copter and the remote control is successfully
connected, press the function button located at top right of the remote
control for 2 seconds, the remote control will send out two beep sounds
and there will be letters of “stick mod” flashing on the LCD screen, the
quad-copter’s indicator light turns from constant ‘ON” to “flashing”. That
means the quad-copter is in headless mode.
Exit headless mode:
POWER
STICK MOD
When the quad-copter is in headless mode, press the function button at top
right of the remote control of 2 seconds, the remote control will send out 2
beep sounds and the letter “Stick mod” is keeping constant “on”; the quadcopter’s indicator light turns from flashing to constant “on”. That means the
quad-copter has exited the headless mode.
Headless mode:
Pic.19
Pic.20
U
ser’s Manual
EN
27
Page 28
POWER
Pic.21 Pic.22
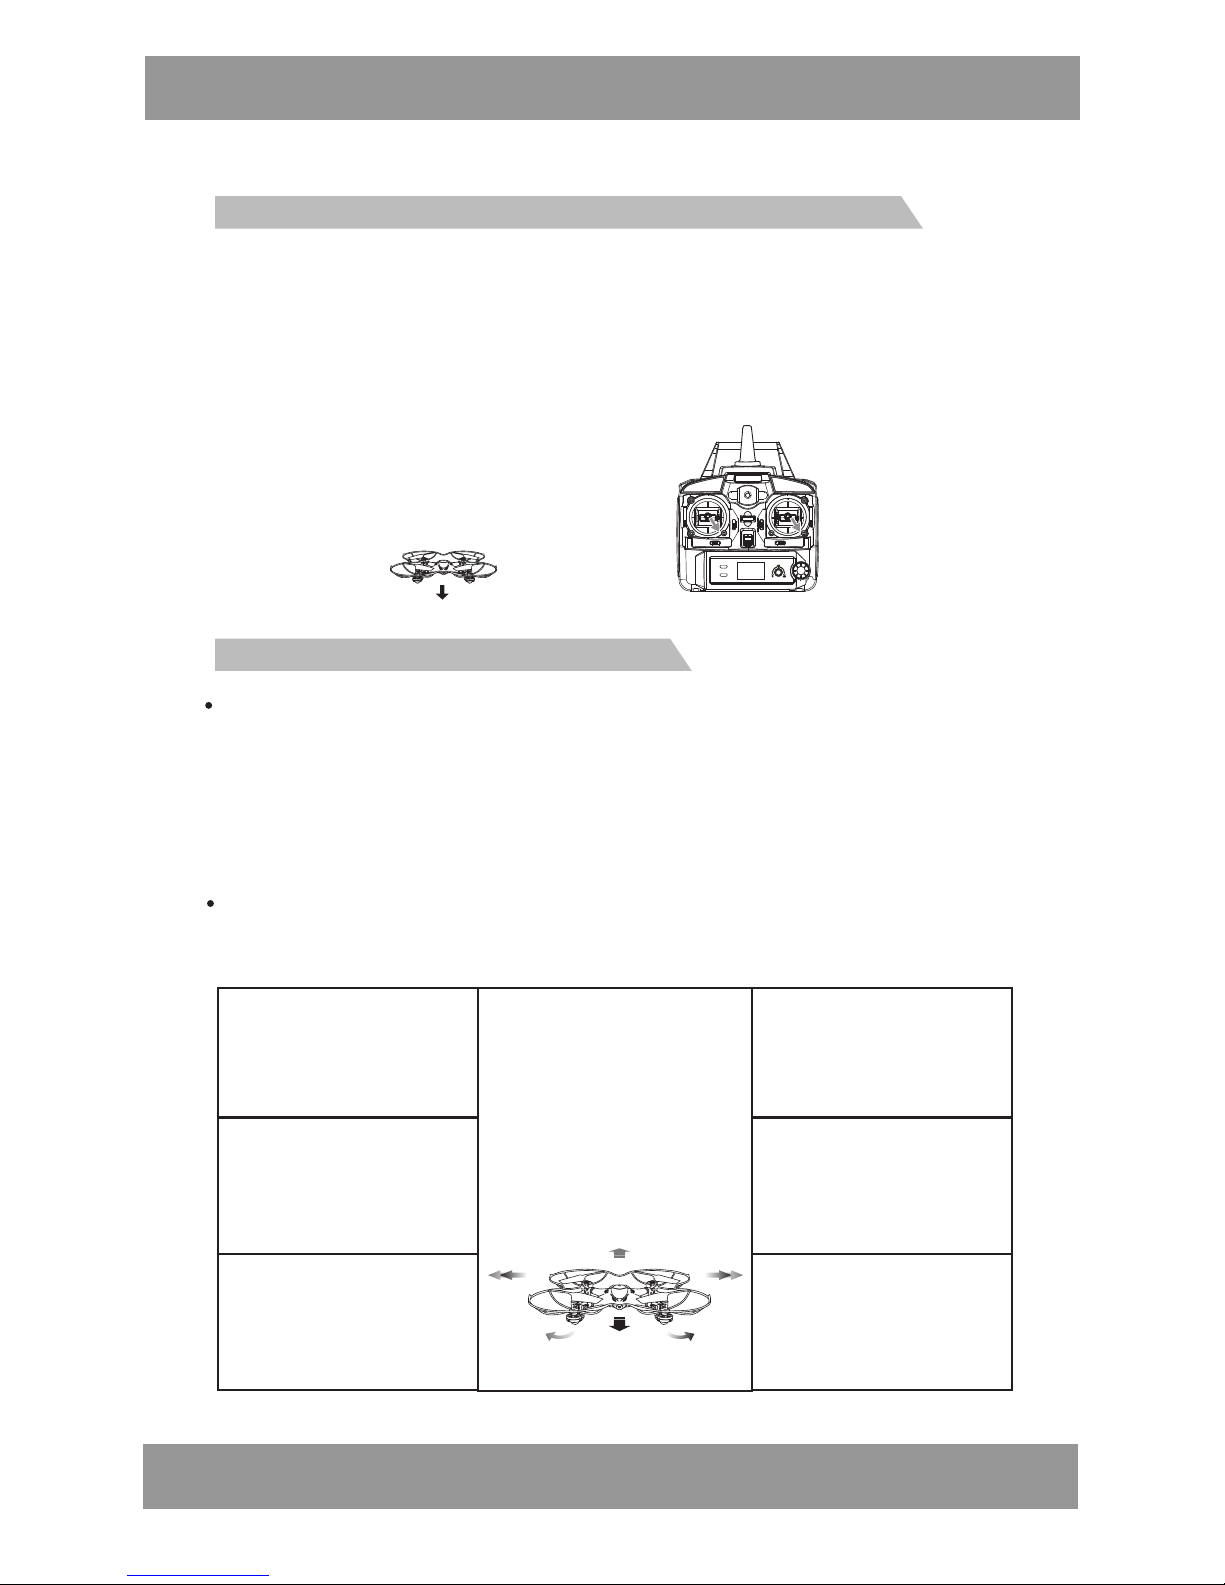
When the quad-copter is in headless mode, flight direction proof is needed.
Set the head of the quad-copter ahead of the player, turn both of two control
sticks to the lower right corner for about 2 seconds, the quad-copter’s
indicator light will turn from slowly flashing to quick flashing and flight
direction proof is finished.
Check up on the direction of the quad-copter in headless mode:
When checking up on the flight direction of the quad-copter, set the quadcopter nose right ahead and tail facing the player’s, at this time, the quadcopter’s nose is pointing forward; this direction will be constantly
considered as “forward” when forward signal is given from the remote
control, no matter where the quad-copter nose is pointing to. That is to say,
the player’s straight front side is defined as “forward”; the player’s back
side is defined as “backward”, the player’s left side is defined as left; the
player’s right side is defined as right.
Flight direction control in headless mode:
Turn le ft t he t ur ni ng
control stick; the quadcopter will turn to the
right side of the player.
Turn ri gh t th e tu rn in g
control stick; the quadcopter will turn to the
left side of the player.
Turn ri gh t th e
sideward flight control
stick, the quad-copter
will fly to the right side
of the player.
Turn le ft t he s id ew ar d
flight control stick; the
quad-copter will fly to
the left side of player.
Push down the forward/
backward control stick,
the quad-copter will fly
backward, towards
player.
Push up the forward/
backward control
stick, the quad-copter
will fly forward, away
from player.
When the quad-copter is flying in headless mode, player should keep facing
the forward direction. Otherwise, the quad-copter will be out of control. The
quad-copter control is showed as below:
U
ser’s Manual
EN
28
Page 29
+ -
+ -
+ -
+ -
1
2
3
4
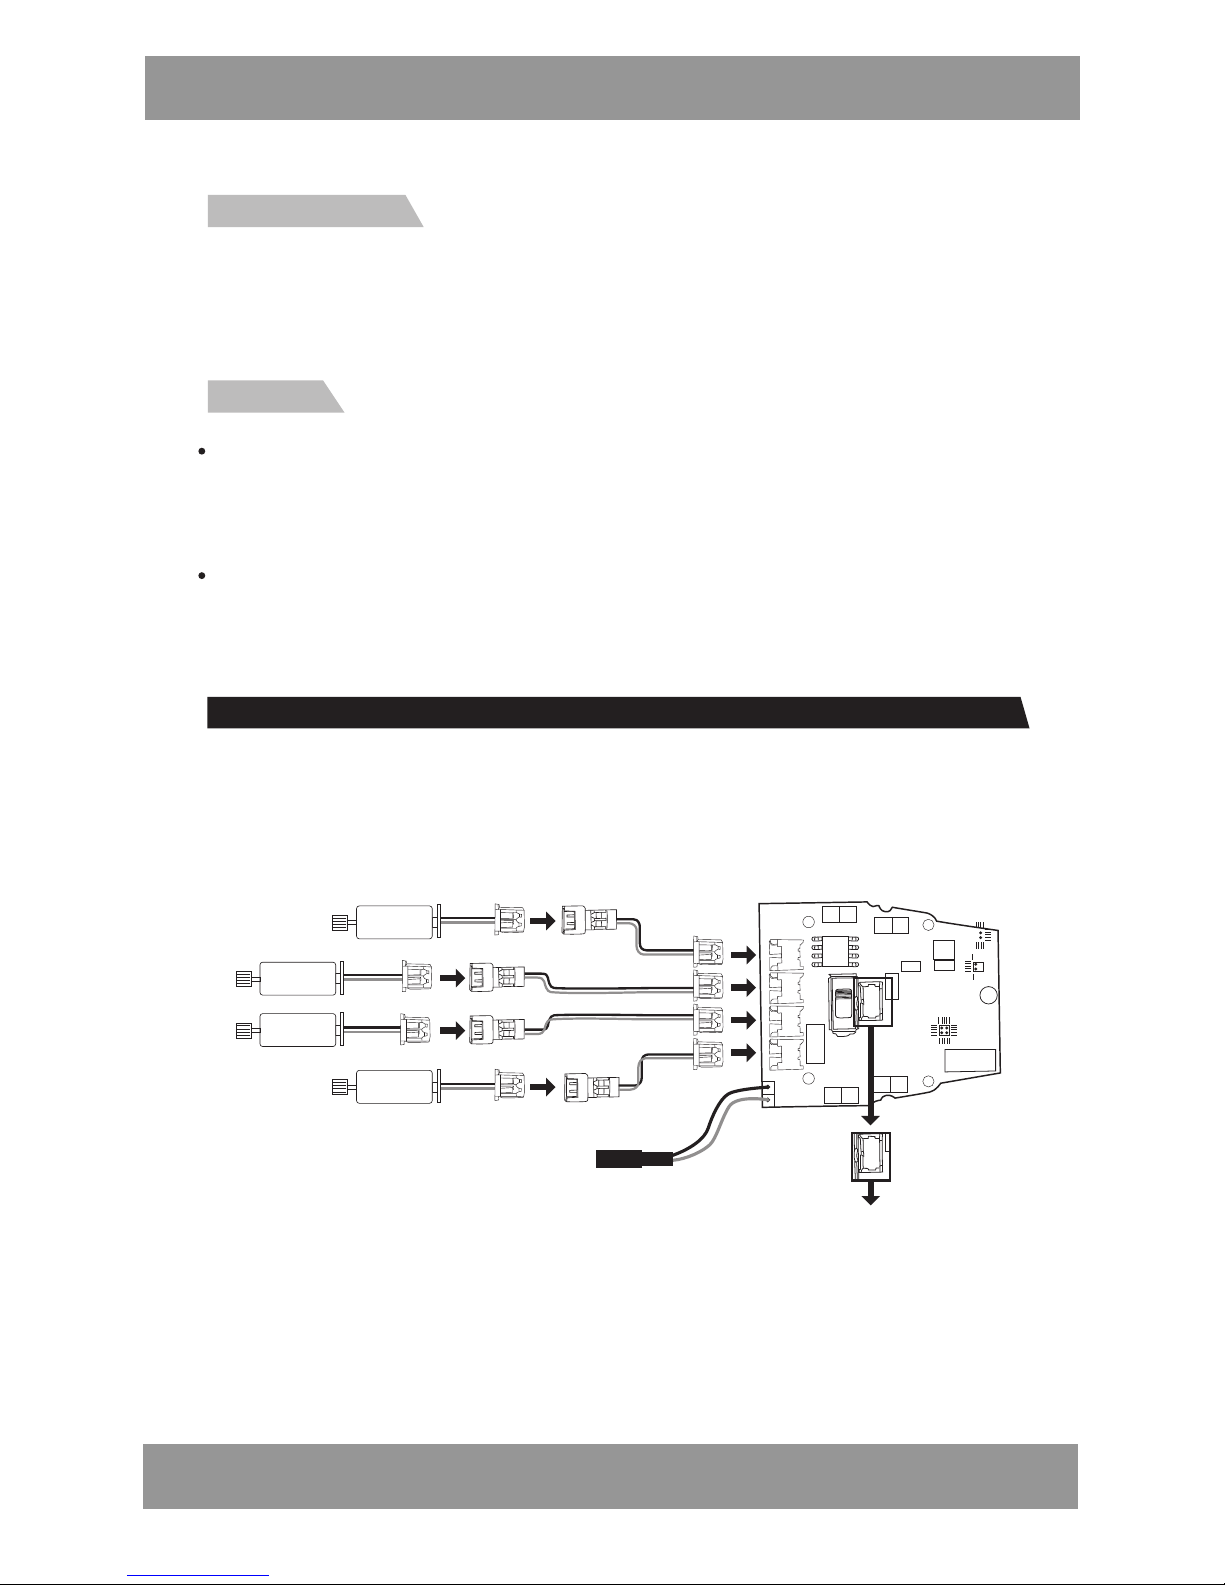
Motor 1
Motor 2
Motor 3
Motor 4
Camera Interface
1.Motor 1 should be connected with interface 1.
2.Motor 2 should be connected with interface 2.
3.Motor 3 should be connected with interface 3.
4.Motor 4 should be connected with interface 4.
Receiver board
Schematic diagram of the connection of the motors and the PCB
It is important that the installation of the PCB and the wire connection of the
motor to the PCB should be connected properly according to the diagram
shown as below.
One key return:
When the quad-copter is flying in headless mode, press one key return
button, the quad-copter will fly towards player. Press the one key return
button again or operate the forward /backward control stick, the quad-copter
will exit the one key return function.
Remarks:
Flight direction proof is needed when the quad-copter is going to fly in
headless mode. When checking up on the flight direction, the quad-copter
should be set right ahead and tail facing the player; the player should face
the direction where the quad-copter nose is pointing to. Player should stand
in the same direction when playing the quad-copter.
When the quad-copter is flying in headless mode, if the flight direction is
inconsistent with the player’s operating direction or there’s direction
deviation, please stop playing and carry out the flight direction proof action
again.
U
ser’s Manual
EN
29
Page 30
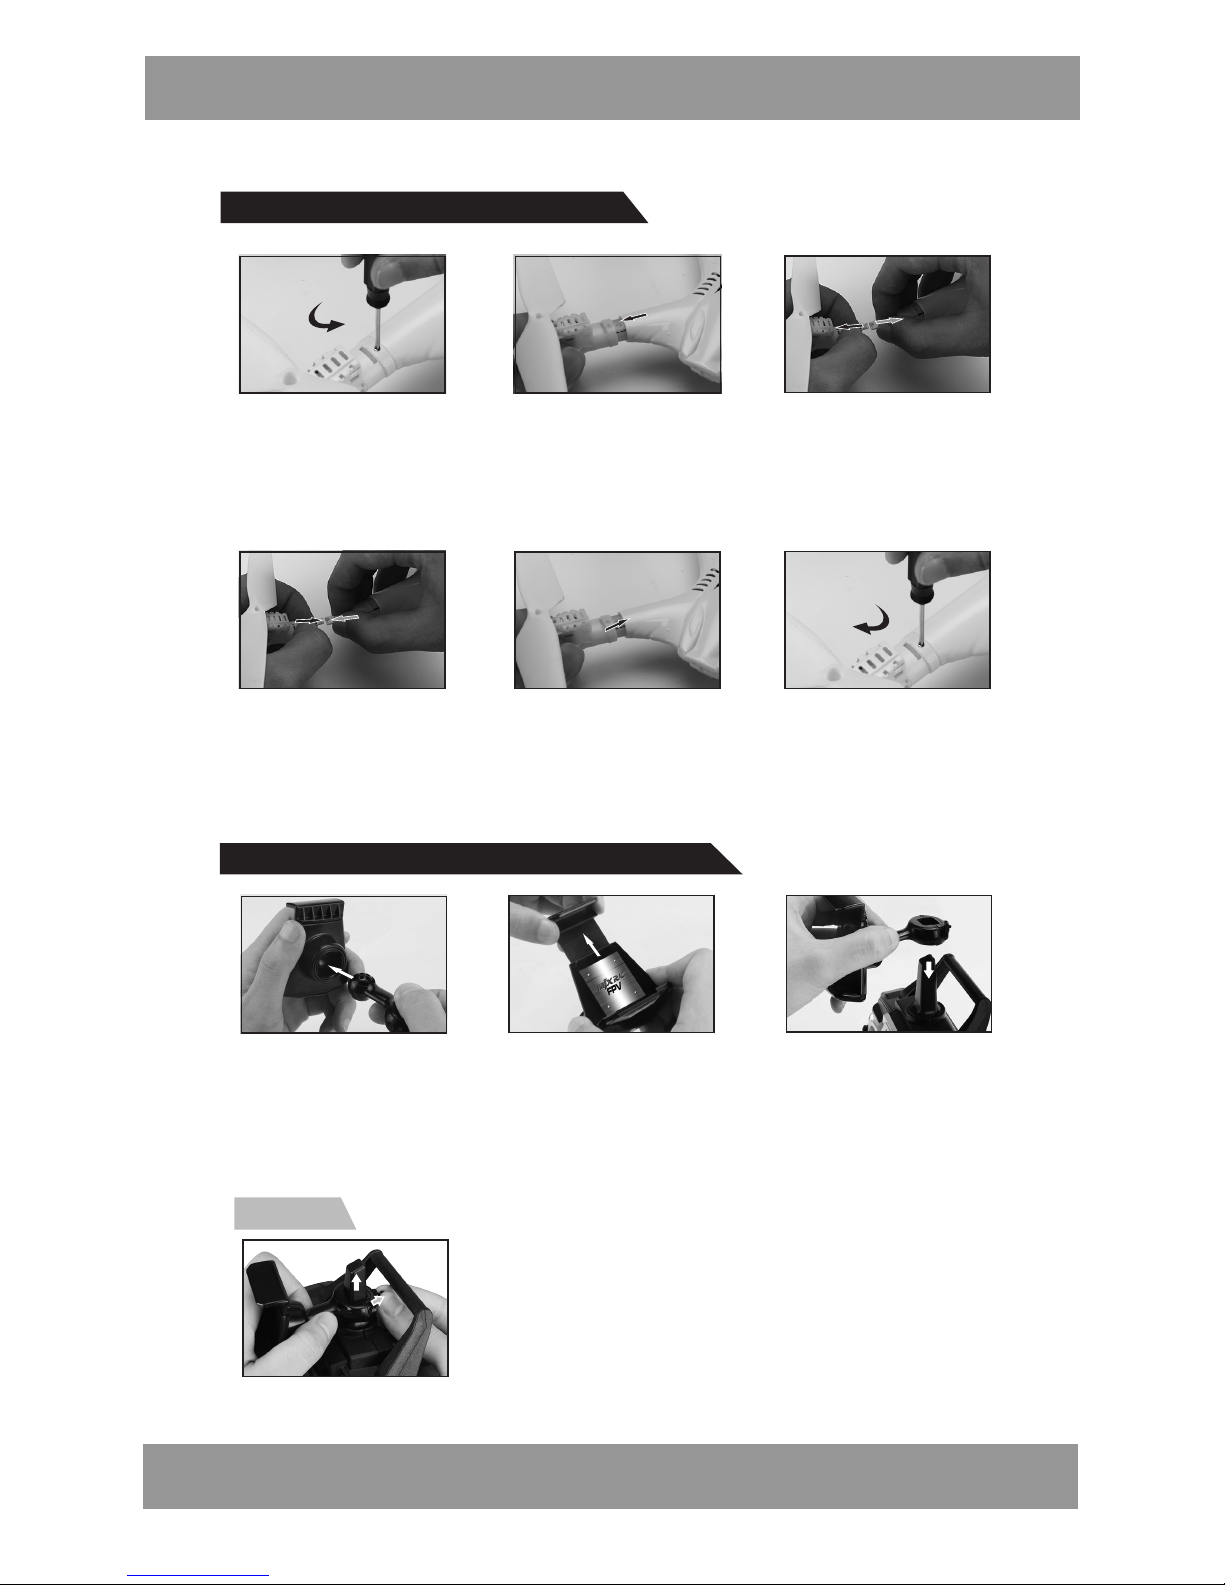
1.Take out the screws
with a screwdriver by
turning counter
clockwise.(Pic.23)
4.Connect the motor
wire of the new foot
stand to the power
wire plug.(Pic.26)
5.Install the foot
stand to the main
body of the quadcopter.(Pic.27)
6.Lock the foot stand
with screws.(Pic.28)
2.Pull out the foot
stand.(Pic.24)
3.Unplug the motor
wire from the
power wire plug.
(Pic.25)
How to change the foot stand
Install the holder of the mobile phone
1.Connect the stand
bar to the mobile
phone fixing
component.(Pic.29)
2.Adjust the fixing
component upward
or downward
according to the
size of the mobile
phone.(Pic.30)
3.Set the mobile
phone holder to
the top of the
remote control.
(Pic.31)
1.Pull back the lock center of the stand bar and
slowly push up the holder, the mobilephone
holder would be taken down.(Pic.32)
Remark:
Pic.23 Pic.24 Pic.25
Pic.26 Pic.27 Pic.28
Pic.29
Pic.32
Pic.30 Pic.31
U
ser’s Manual
EN
30
Page 31
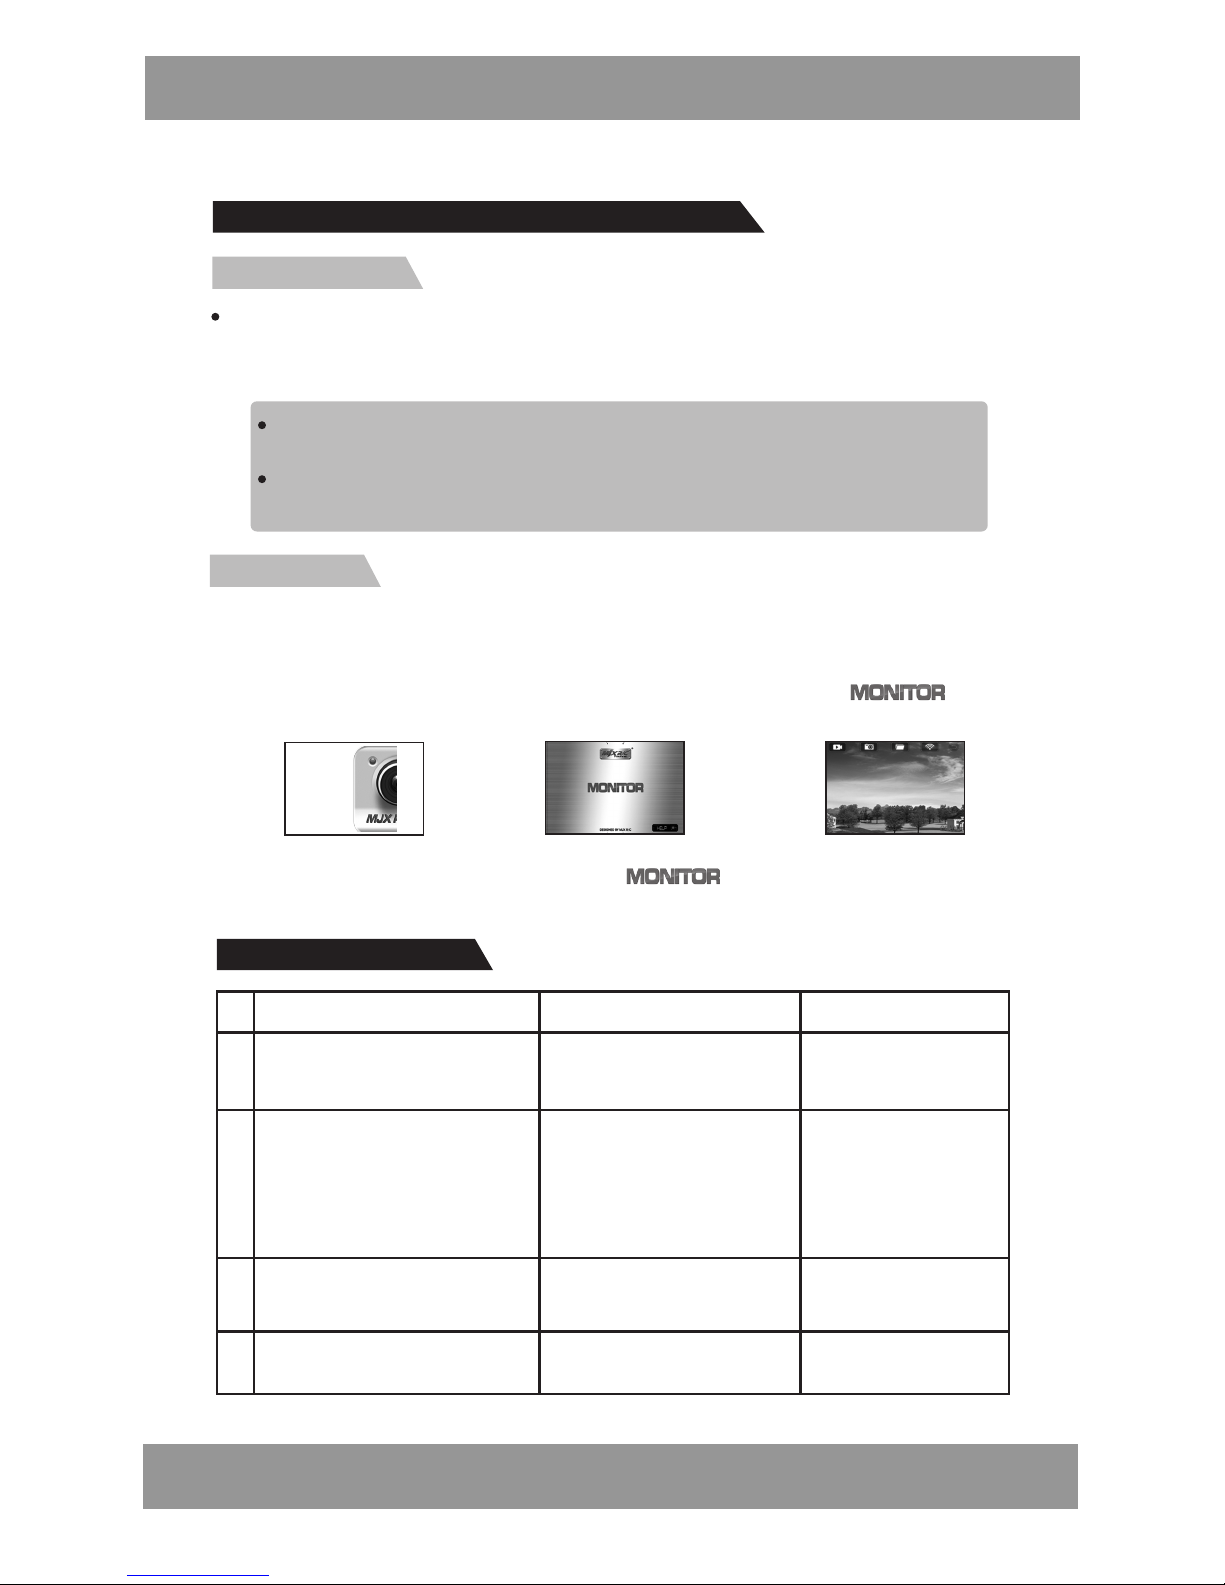
Trouble shooting
1
2
3
4
phenomenon reason solution
The lights are flashing quickly.
Gyro of the quad-copter is
under signal detecting
condition.
Set the quad-copter to
any flat surface.
The lights are flashing on twice
and flashing off once.
The quad-copter is not
received the signal from
the remote control or
signal connection
is interrupted.
The lights are flashing on and
off.
The quad-copter is
underpowered.
The rotor blade is
out of shape.
The quad-copter is shaking
fiercely.
Charge the battery or
change another full
charged battery.
Change the rotor
blades.
For abesence of signal,
activate the remote
control for the signal
connection.For signal
interruption,turn off the
remote control and
turn it on again.
Install software
Instructions
FPV software download and installation
3.Image is showing
on the screen.
2.Click the
button.
Pic.33 Pic.34 Pic.35
The quad-copter is with build-in camera #C4005,install the “MJX C4005 FPV”
software to smart phone, the photos and videos that taking by the quadcopter can be seen alive when the quad-copter is flying.
For Android system, please visit our website www.manta.com.pl
to download the software “MJX C4005 FPV”.
For Apple IOS system, please go to the APP store to download the
software “MJX C4005 FPV”.
Power on the quad-copter, the FPV indicator light (at the bottom of the quadcopter) is on. Enter into settings of the smart phone, open WIFI, search “MJX
C4005 FPV ****”and connect it. After successful connection, exit settings.
Open “MJX C4005 FPV” software at the smart phone; click “ ” to
enter into the control interface to watch the real-time video.
1.Open the software
“MJX C4005 FPV” .
U
ser’s Manual
EN
31
Page 32
32
INFOLINIA SERWISOWA
tel: +48 22 332 34 63 lub e-mail: [email protected]
od poniedziałku do piątku w godz. 9.00-17.00
Producent zastrzega sobie możliwość wprowadzenia zmian w specyfikację
produktu bez uprzedzenia.
Strona główna www.manta.com.pl Strona
wsparcia technicznego www.manta.info.pl
SERVICE INFOLINE
tel: +48 22 332 34 63 or e-mail: [email protected]
from Monday to Friday. 9.00-17.00
The manufacturer reserves the right to make changes to product
specifications without notice.
Home: www.manta.com.pl
Home support: www.manta.info.pl
Made in P.R.C.
FOR MANTA EUROPE
 Loading...