

Page 1
Robot koszący Dreame A2
Instrukcja obsługi
1 EN
Page 2
PL
Tłumaczenie oryginalnej instrukcji obsługi
Spis treści
1 Instrukcje bezpieczeństwa .......................................................................... P86
2 Wprowadzenie do produktu ........................................................................ P90
3 Montaż ...................................................................................................... P94
4 Przed pierwszym użyciem ........................................................................... P96
5 Wygeneruj mapę ogrodu .......................................................................... P102
6 Sposób działania ...................................................................................... P107
7 Aplikacja Dreamehome ............................................................................. P110
8 Konserwacja ............................................................................................ P113
9 Bateria ..................................................................................................... P117
10 Przechowywanie w okresie zimowym ...................................................... P117
11 Transport ................................................................................................ P117
12 Rozwiązywanie problemów .................................................................... P118
13 Specykacja ........................................................................................... P123
85
Page 3
PL
1 Instrukcje bezpieczeństwa
1.1 Ogólne instrukcje bezpieczeństwa
• Przed użyciem produktu uważnie przeczytaj i zrozum instrukcję obsługi.
• Do produktu używaj tylko wyposażenia rekomendowanego przez Dreame. Każde inne użycie jest niewłaściwe.
• Nie pozwalaj, by dzieci znajdowały się lub bawiły się w pobliżu działającego urządzenia.
• Nie używaj produktu tam, gdzie ludzie nie są świadomi jego obecności.
• Nie biegaj, sterując ręcznie produktem za pomocą aplikacji Dreamehome. Zawsze chodź, uważając na kroki
stawiane na zboczach i cały czas utrzymuj równowagę.
• Unikaj używania produktu gdy ludzie, a zwłaszcza dzieci lub zwierzęta znajdują się na obszarze jego pracy.
• Jeżeli używasz produktu w miejscach publicznych, umieść znaki ostrzegawcze wokół obszaru pracy o
następującej treści: „Uwaga! Automatyczna kosiarka trawy! Trzymaj się z dala od urządzenia! Nadzoruj
dzieci!”
• Noś wytrzymałe obuwie i długie spodnie podczas obsługi produktu.
• Aby uniknąć zniszczenia produktu oraz wypadków z udziałem pojazdów i osób, nie ustawiaj obszarów pracy
lub ścieżek transportu wzdłuż ścieżek publicznych.
• Nie dotykaj ruchomych, niebezpiecznych części, takich jak tarcza tnąca, zanim zupełnie się nie zatrzymają.
• W przypadku urazu lub wypadku poszukaj pomocy medycznej.
• Przed usunięciem blokad, przeprowadzaniem konserwacji lub sprawdzaniem produktu, WYŁĄCZ go. Jeżeli
produkt wibruje nieprawidłowo, przed ponownym uruchomieniem, sprawdź czy nie doznał uszkodzeń. Nie
używaj produktu, gdy jakakolwiek część jest zepsuta.
• Nie umieszczaj kabla głównego na obszarze, na którym produkt będzie kosił. Stosuj się do instrukcji
dotyczących instalacji kabla.
• Używaj tylko stacji ładującej dołączonej do zestawu, aby naładować produkt. Niepoprawne użycie może
skutkować porażeniem prądem, przegrzaniem lub wyciekiem żrącej cieczy z baterii. W przypadku wycieku
elektrolitu, przepłukać wodą/środkiem neutralizującym i zgłosić się po pomoc medyczną, jeżeli żrąca ciecz
dostanie się do oczu.
• Podłączając kabel główny do gniazdka elektrycznego, użyj wyłącznik różnicowoprądowy (RCD) o
maksymalnym prądzie wyzwalającym 30 mA.
• Używaj tylko oryginalnych baterii rekomendowanych przez Dreame. Zapewnienie bezpieczeństwa z
nieoryginalnymi bateriami jest niemożliwe. Nie używaj baterii jednorazowych.
• Trzymaj przedłużacze z dala od ruchomych, niebezpiecznych części, aby uniknąć uszkodzenia przewodu, które
może doprowadzić do kontaktu z żywymi częściami.
• Ilustracje wykorzystane w niniejszym dokumencie mają jedynie charakter poglądowy. Należy odnieść się do
rzeczywistego produktu.
• Nigdy nie pozwalaj dzieciom, osobom o ograniczonych zdolnościach zycznych, sensorycznych lub
psychicznych lub nieposiadającym doświadczenia i wiedzy lub niezaznajomionym z niniejszymi instrukcjami na
używanie tego urządzenia. Przepisy lokalne mogą ograniczać wiek operatora.
• Nie podłączaj ani nie dotykaj uszkodzonego kabla, dopóki nie zostanie on odłączony od gniazdka
elektrycznego. Jeżeli kabel zostanie zniszczony podczas działania, odłącz wtyczkę z gniazdka elektrycznego.
Zużyty lub uszkodzony kabel zwiększa ryzyko porażenia prądem i powinien zostać zastąpiony przez
serwisantów.
• Nie popychaj produktu na siłę ani zbyt szybko, to może go uszkodzić.
• Aby zachować zgodność z wymogami dotyczącymi ekspozycji na promieniowanie RF, należy utrzymać
odległość separacyjną 35 cm między urządzeniem a człowiekiem.
• Dla celów doładowania akumulatora stosuj tylko odłączany moduł zasilacza dostarczany wraz z urządzeniem.
86
Page 4
PL
1.2 Instrukcje bezpieczeństwa dotyczące instalacji
• Unikaj instalowania stacji ładującej w miejscach, gdzie ludzie mogą się o nią potknąć.
• Nie instaluj stacji ładującej w miejscach, gdzie istnieje ryzyko wystąpienia stojącej wody.
• Nie instaluj stacji ładującej, w tym żadnych akcesoriów, w zasięgu 60 cm od jakichkolwiek materiałów palnych.
Awaria lub przegrzewanie się stacji ładującej oraz źródła zasilania stanowią zagrożenie pożarowe.
1.3 Instrukcje bezpieczeństwa dotyczące działania
• Trzymaj dłonie i stopy z dala od obracających się ostrzy. Nie umieszczaj dłoni ani stóp w pobliżu lub pod
produktem, gdy jest on włączony.
• Nie podnoś ani nie przenoś produktu, gdy jest włączony.
• Użyj trybu parkowania lub WYŁĄCZ produkt, gdy w obszarze pracy znajdują się ludzie, a zwłaszcza dzieci lub
zwierzęta.
• Upewnij się, że na trawniku nie ma takich obiektów jak kamienie, gałęzie, narzędzia lub zabawki. W
przeciwnym razie, ostrza w kontakcie z nimi, mogą ulec zniszczeniu.
• Nie kładź przedmiotów na produkcie lub stacji ładowania.
• Nie używaj produktu, gdy przycisk STOP nie działa.
• Unikaj kolizji pomiędzy produktem a ludźmi lub zwierzętami. Jeżeli osoba lub zwierzę wejdą w drogę produktu,
zatrzymaj go natychmiast.
• Zawsze WYŁĄCZAJ produkt, jeżeli nie pracuje.
• Nie używaj produktu, gdy jednocześnie działa zraszacz wynurzalny. Użyj funkcji harmonogramu, aby upewnić
się, że produkt i zraszacz wynurzalny nie działają w tym samym czasie.
• Unikaj umieszczania kanałów łączenia tam, gdzie są zainstalowane zraszacze wynurzalne.
• Nie używaj produktu w miejscach, gdzie znajduje się stojąca woda, na przykład podczas obtych opadów
deszczu lub gdzie gromadzi się woda.
1.4 Instrukcje bezpieczeństwa dotyczące konserwacji
• WYŁĄCZ produkt podczas konserwowania.
• Po umyciu, upewnij się, że produkt znajduje się na ziemi, w jego naturalnej pozycji, a nie do góry nogami.
• Nie odwracaj produktu, aby wyczyścić obudowę. Jeżeli odwrócisz go w celach czyszczenia, upewnij się,
że zostanie on przywrócony do właściwej mu pozycji. Ten środek ostrożności jest konieczny, aby zapobiec
przedostaniu się wody do silnika i potencjalnemu zakłóceniu normalnego funkcjonowania.
• Przed czyszczeniem lub konserwacją stacji ładującej, odłącz wtyczkę ze stacji ładującej lub włącz urządzenie
blokujące.
• Nie używaj myjek wysokociśnieniowych lub rozpuszczalników, aby wyczyścić produkt.
1.5 Bezpieczeństwo baterii
Baterie litowo-jonowe mogą eksplodować lub powodować pożar, gdy zostaną rozmontowane, spowodują
zwarcie, wystawione na działanie wody, ognia lub wysokich temperatur. Obchodź się z nimi z ostrożnością,
nie rozmontowuj lub nie otwieraj baterii, a także unikaj jakichkolwiek form elektronicznych/mechanicznych
uszkodzeń. Przechowuj z dala od bezpośredniego światła słonecznego.
1. Używaj tylko ładowarki i zasilacza dostarczonych przez producenta. Użycie niewłaściwych ładowarek lub
zasilaczy może spowodować porażenie prądem i/lub przegrzanie.
2. NIE PRÓBUJ NAPRAWIAĆ LUB MODYFIKOWAĆ BATERII! Próby naprawy mogą skutkować poważnymi
obrażeniami ciała w wyniku eksplozji lub porażenia prądem. Jeżeli dojdzie do wycieku, uwolnione elektrolity
będą żrące i toksyczne.
3. To urządzenie zawiera baterie, które mogą być wymieniane jedynie przez wykwalikowane osoby.
87
Page 5
PL
1.6 Pozostałe niebezpieczeństwa
Aby uniknąć urazów, do wymiany ostrzy zakładaj rękawice ochronne.
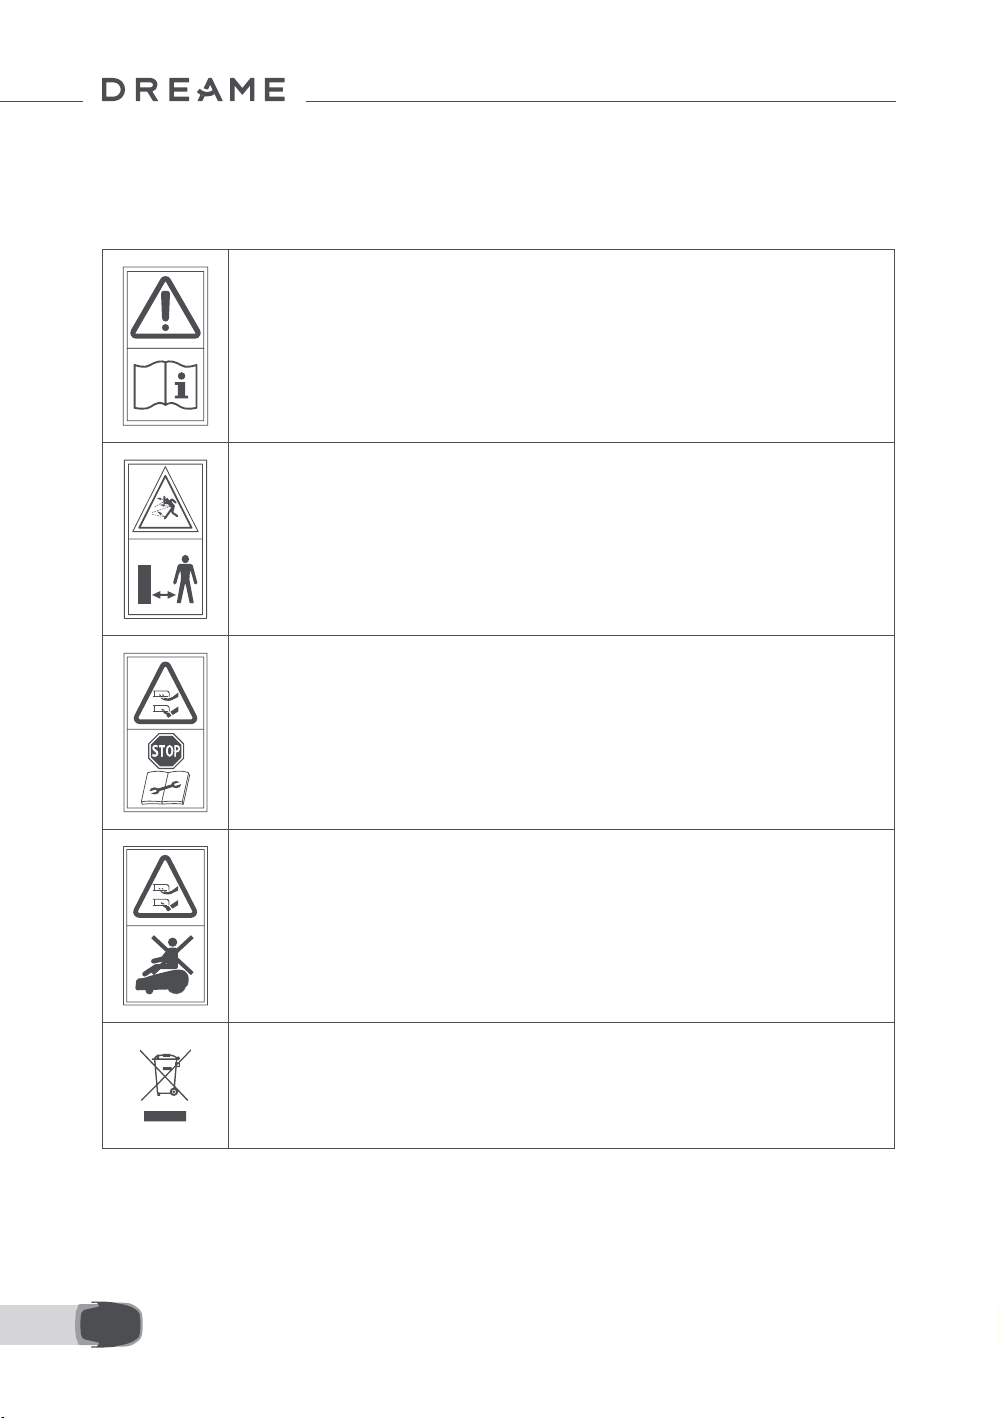
1.7 Symbole i naklejki
OSTRZEŻENIE -
Przeczytaj instrukcję obsługi przed przystąpieniem do obsługi
urządzenia.
OSTRZEŻENIE -
Zachowaj bezpieczną odległość od urządzenia podczas jego
pracy.
OSTRZEŻENIE -
Uruchom urządzenie blokujące przed rozpoczęciem pracy przy
produkcie lub podnoszeniem go.
OSTRZEŻENIE -
Nie jeździj na urządzeniu.
OSTRZEŻENIE -
Wyrzucanie tego produktu jako zwykły odpad domowy jest
zabronione. Upewnij się, że produkt został poddany recyklingowi
zgodnie z lokalnymi wymogami prawnymi.
88
Page 6
PL
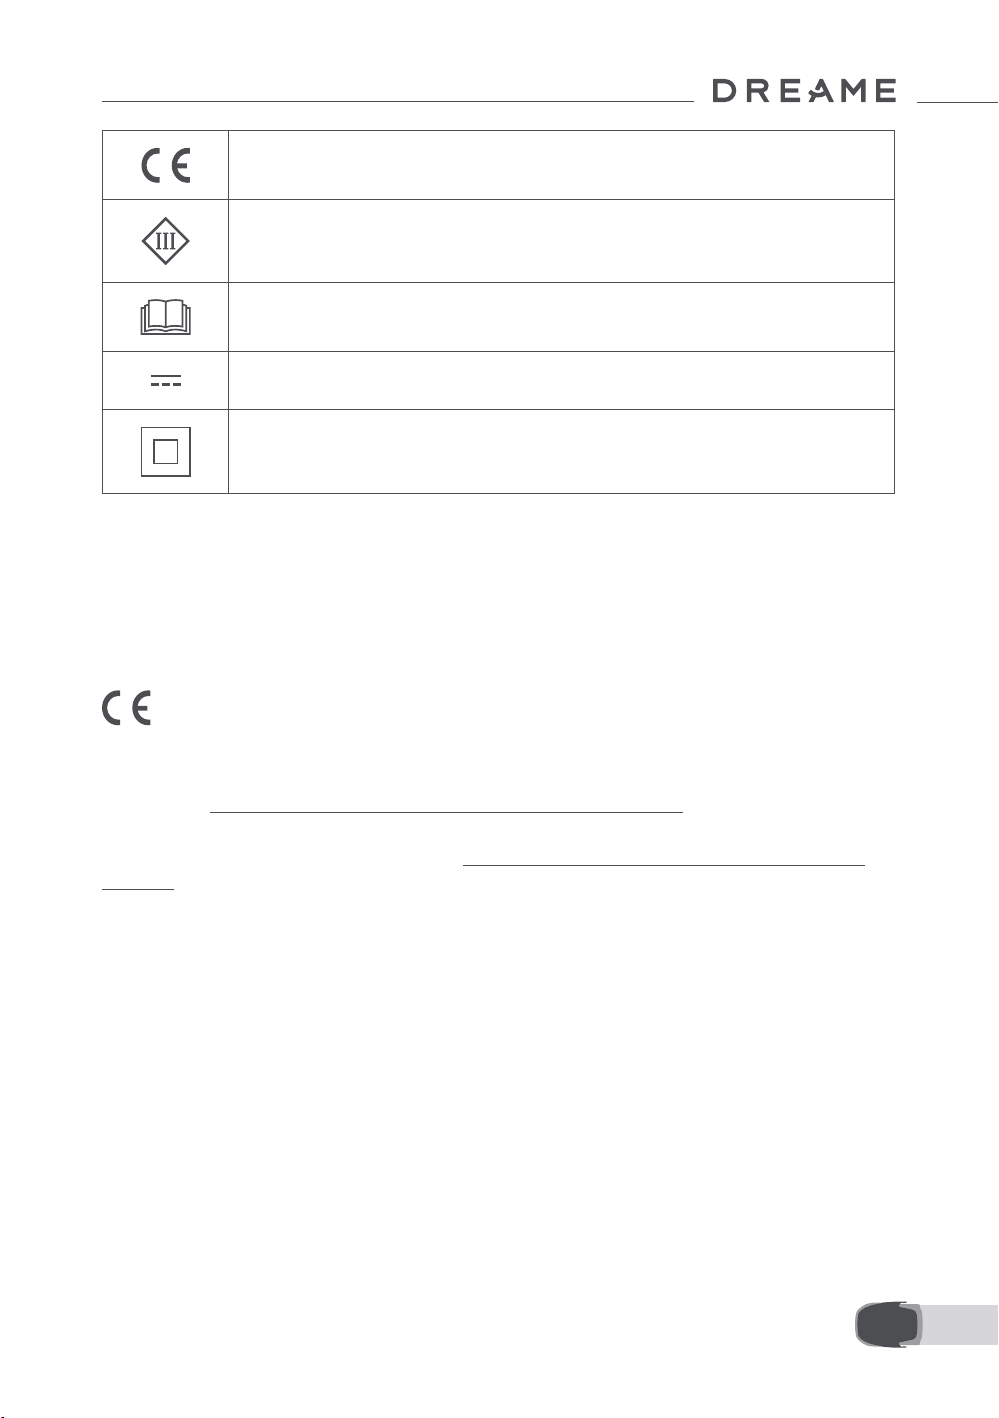
Ten produkt jest zgodny z obowiązującymi dyrektywami WE.
Klasa III
Przed ładowaniem, zapoznaj się z instrukcją.
Prąd stały
Klasa II
ZAMIERZONE UŻYCIE
Produkt ogrodowy jest przeznaczony do koszenia trawnika domowego. Jest zaprojektowany do częstego
koszenia, co pozwala utrzymać zdrowszy i lepiej wyglądający trawnik niż kiedykolwiek wcześniej. W zależności
od wielkości trawnika, kosiarka może być zaprogramowana do pracy w dowolnym czasie lub z dowolną
częstotliwością. Nie nadaje się do kopania, zamiatania ani odśnieżania.
Niniejszym Kutting Technology (Suzhou) Co., Ltd. deklaruje, że sprzęt radiowy modelu Dreame MXXA8210 jest
zgodny z Dyrektywą 2014/53/UE. Pełny tekst deklaracji zgodności UE jest dostępny pod poniższym adresem
internetowym: https://global.dreametech.com/pages/declaration-of-conformity.
Szczegółowa e-instrukcja znajduje się na stronie https://global.dreametech.com/pages/user-manualsand-faqs.
89
Page 7
PL
2 Wprowadzenie do produktu
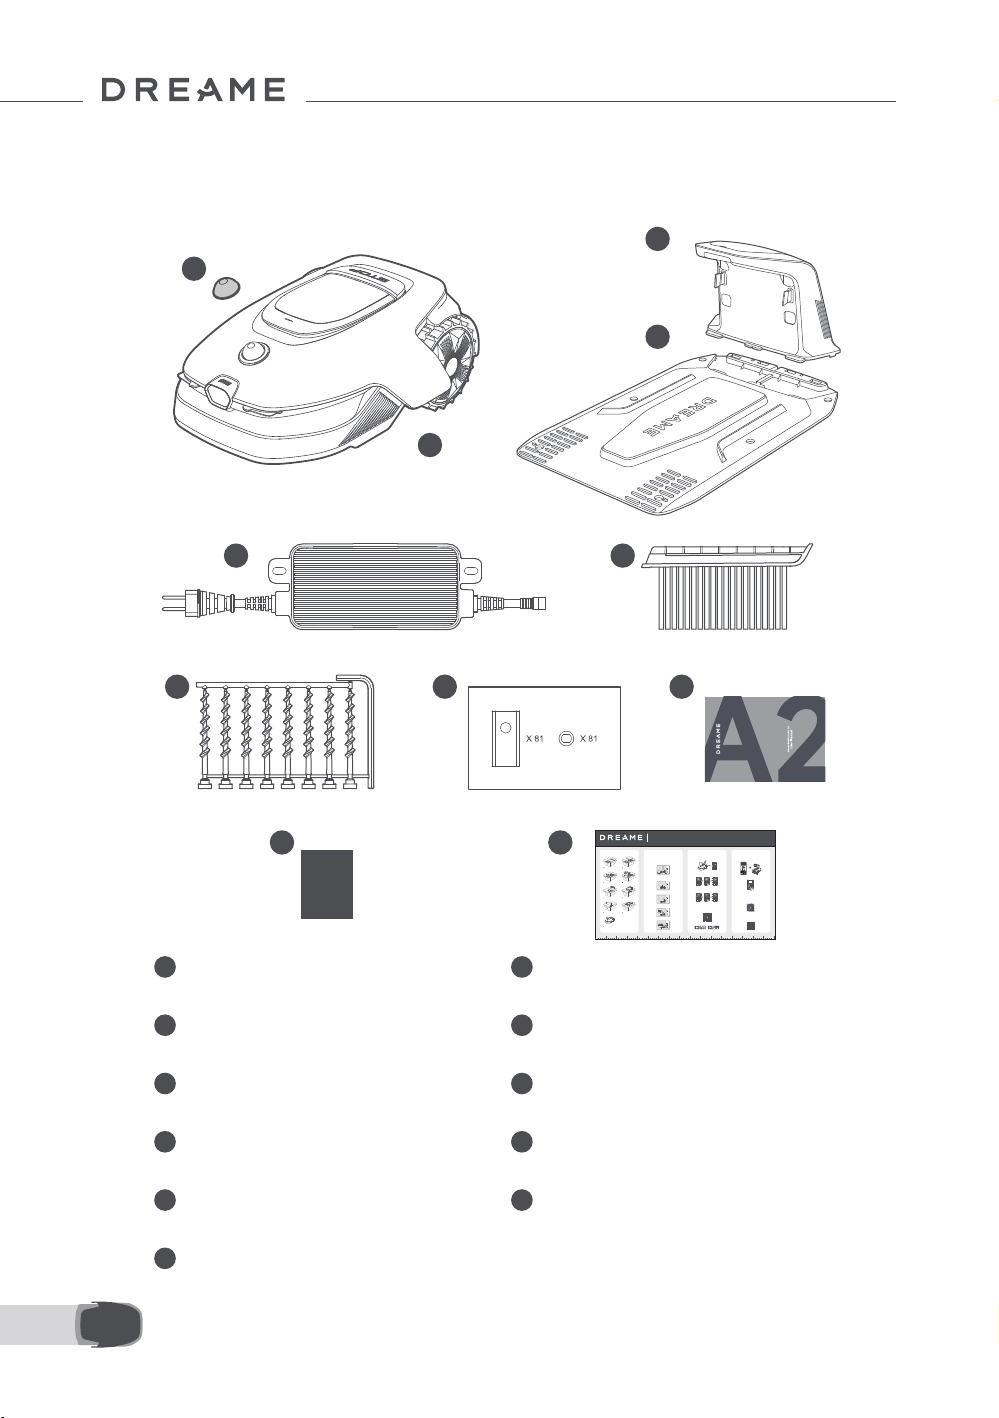
2.1 Zawartość pudełka
1
2
5 6
8 97
3
4
1
3
(z 10 m kablem)
5 Źródło zasilania 6 Szczotka czyszcząca
7
9 Instrukcja użytkownika 10 Niestrzępiąca się szmatka
11
90
10 11
Pokrywa lidaru 2 Robot
Wieża ładowania
Śrubki x 8, imbus
Skrócona instrukcja użytkownika
4 Płyta podstawowa
8
Zapasowe ostrza i oprawki × 81
Quick Start Guide
Vorbereitungen
Auspacken
Déballage
01/ 02/
Unpacking
1
2
Open the box carefully.
Take out the accessory box.
Die Box bitte vorsichtig öffnen.
Nehmen Sie die Zubehörbox heraus.
Ouvrez la boîte avec précaution.
Sortez le coffret d'accessoires.
3
Extract the power supply unit.4Lift out the charging station.
Entfernen Sie die Netzteil. Hieven Sie die Ladestation heraus.
Retirez l'unité d'alimentation. Leverez le station de charge.
5
Clear away all protective materials.6Take out A1 Pro.
Entfernen Sie alle Schutzmaterialien. Nehmen Sie A1 Pro heraus.
Enlevez toutes les matériaux de protection. Sortez la A1 Pro.
7
Take out the cleaning brush.8Finally, take out the baseplate.
Nehmen Sie die Reinigungsbürste heraus. Schließlich nehmen Sie die Basisplatte heraus.
Enfin, sortez la plaque de base.
Sortez le balai de nettoyage.
9
Remove the protective cover.
Entfernen Sie die Schutzabdeckungen.
Retirez les couvertures protectrices.
10CM5CM 15CM 20CM 25CM 30CM 35CM 40CM 45CM 50CM 55CM 60CM 65CM 70CM 75CM 80CM 85CM
Préparatifs
Preparations
• An open and flat area, with no obstacles within 1 m to the left, right and in front of the charging
station.
Eine offene, flache Fläche mit keinen Hindernissen innerhalb von 1 m links, rechts und vor der Ladestation.
Une zone ouverte et plate, sans obstacles à 1 m à gauche, à droite et en face de la station de charge.
• Near a power outlet.
In der Nähe eines Steckdosen.
Près d'une prise électrique.
• With strong Wi-Fi signal.
Mit starkem Wi-Fi Signal.
Avec un fort signal Wi-Fi.
Install the charging station
Installation der Ladestation / Installer la station de chargement
1. Secure the baseplate to the ground with supplied screws using the hex key.
Befestigen Sie die Basisplatte mit den mitgelieferten Schrauben und dem Sechskantschlüssel auf dem Boden.
Fixer la plaque de base au sol avec les vis fournies en utilisant la clé hexagonale.
2. Insert the charging tower to the baseplate until you hear the click.
Insert the charging tower to the baseplate until you hear the click.
Insérer la tour de chargement sur la plaque de base jusqu'à ce que vous entendiez le clic.
3. Insert the cleaning brush into the charging tower by aligning the tongue with the groove.
Setzen Sie die Reinigungsbürste in die Ladesäule ein und richten Sie dabei die Zunge an der Nut aus.
Insérer la brosse de nettoyage dans la tour de chargement en alignant la languette sur la rainure.
4. Connect the power supply to the extension cable and then connect to a power outlet.
Verbinden Sie das Netzteil mit dem Verlängerungskabel und schließen Sie es an eine Steckdose an.
Raccorder l'alimentation à la rallonge et la brancher sur la prise d'alimentation.
Activate A1 Pro
Connect A1 Pro to the internet
A1 Pro aktivieren / Activer A1 Pro A1 Pro mit dem Internet verbinden / Raccorder l'A1 Pro à Internet
1. Press Stop button to open the cover of the control panel. Press and hold the Power button on the
1. Enable Bluetooth function on your mobile device.
control panel for 2 seconds to turn on A1 Pro.
Aktivieren Sie die Bluetooth-Funktion auf Ihrem mobilen Gerät.
Activer la fonction Bluetooth sur votre appareil portable.
Drücken Sie die Stopptaste, um die Abdeckung des Bedienfelds zu öffnen. Halten Sie die Einschalttaste auf dem Bedienfeld 2
Sekunden lang gedrückt, um A1 Pro einzuschalten.
2. Scan the QR code inside the cover or select A1 Pro manually via the App.
Appuyer sur le bouton Arrêt pour ouvrir le couvercle du panneau de contrôle. Appuyer sans relâcher sur le panneau de contrôle
Scannen Sie den QR-Code auf der Innenseite der Abdeckung oder wählen Sie A1 Pro manuell über die App aus.
pendant 2 secondes pour allumer l'A1 Pro.
Scanner le QR code à l'intérieur du couvercle ou sélectionner manuellement l'A1 Pro via l'application.
2s
2. Turn the knob clockwise to go down and anticlockwise to go up to select your language. Press
the knob to confirm.
Drehen Sie den Drehknopf im Uhrzeigersinn nach unten und gegen den Uhrzeigersinn nach oben, um Ihre Sprache auszuwählen.
Drücken Sie den Drehknopf zur Bestätigung.
Tourner le bouton dans le sens horaire pour descendre, dans le sens anti-horaire pour monter, et sélectionner votre langue.
3. Press and hold the knob on the control panel for 3 seconds and A1 Pro will enter Bluetooth pairing
Appuyer sur le bouton pour confirmer.
mode.
Halten Sie den Drehknopf auf dem Bedienfeld 3 Sekunden lang gedrückt, woraufhin A1 Pro in den Bluetooth-Kopplungsmodus wechselt.
Appuyer sans relâcher le bouton sur le panneau de contrôle pendant 3 secondes et l'A1 Pro entrera en mode d'association Bluetooth.
3. Turn the knob to select number from 0 to 9. Turn it clockwise to increase the number from 0 to 9
and turn it anticlockwise to decrease the number. Press the knob to set the next digit.
Drehen Sie den Drehknopf, um eine Zahl zwischen 0 und 9 auszuwählen. Drehen Sie ihn im Uhrzeigersinn, um die Zahl von 0 bis
9 zu erhöhen, und gegen den Uhrzeigersinn, um die Zahl zu verringern. Drücken Sie den Drehknopf, um die nächste Ziffer
einzustellen.
Tourner le bouton pour sélectionner un nombre entre 0 et 9. Le tourner dans le sens horaire pour augmenter le nombre de 0 à 9,
et dans le sens anti-horaire pour le diminuer. Appuyer sur le bouton pour régler le chiffre suivant.
4. Pair A1 Pro with your mobile device via Bluetooth.
04/
If you encounter any problems during use,
please watch the tutorial video below.
Wenn Sie Probleme haben, während Sie es verwenden, bitte schauen Sie sich das folgende Tutorial-Video an.
Si vous rencontrez des problèmes lors de l'utilisation, veuillez regarde
Laden Sie die App herunter
Téléchargez l'application
03/
Download the App
Please scan the QR code to download the Dreamehome app on your mobile device.
After the installation, please create an account and log in.
Bitte scannen Sie den QR-Code, um die Dreamehome App auf Ihr mobiles Gerät herunterzuladen.
Nach der Installation erstellen Sie bitte ein Konto und melden sich an.
Scanner le QR code pour télécharger l'application Dreamehome sur votre téléphone portable.
Après l'installation, créez un compte et connectez-vous.
Please do not hesitate to contact us if you have
any other questions.
Bitte zögern Sie nicht, uns zu kontaktieren, wenn Sie weitere Fragen haben.
N'hésitez pas à nous contacter si vous avez d'autres questions.
Email:a[email protected]
Website: https://global.dreametech.com
You can also download Dreamehome app from App Store or Google Play
Sie können die Dreamehome App auch im App Store oder bei Google Play herunterladen.
Vous pouvez également télécharger l'application Dreamehome de l'App Store ou Google Play.
Tutorial-Video und Kontakt
Vidéo de tutoriel et contact
Tutorial Video and Contact
Join our official Facebook group
where you can discuss your questions with other fellow users.
r la vidéo tutoriel ci-dessous.
video below
Page 8
PL
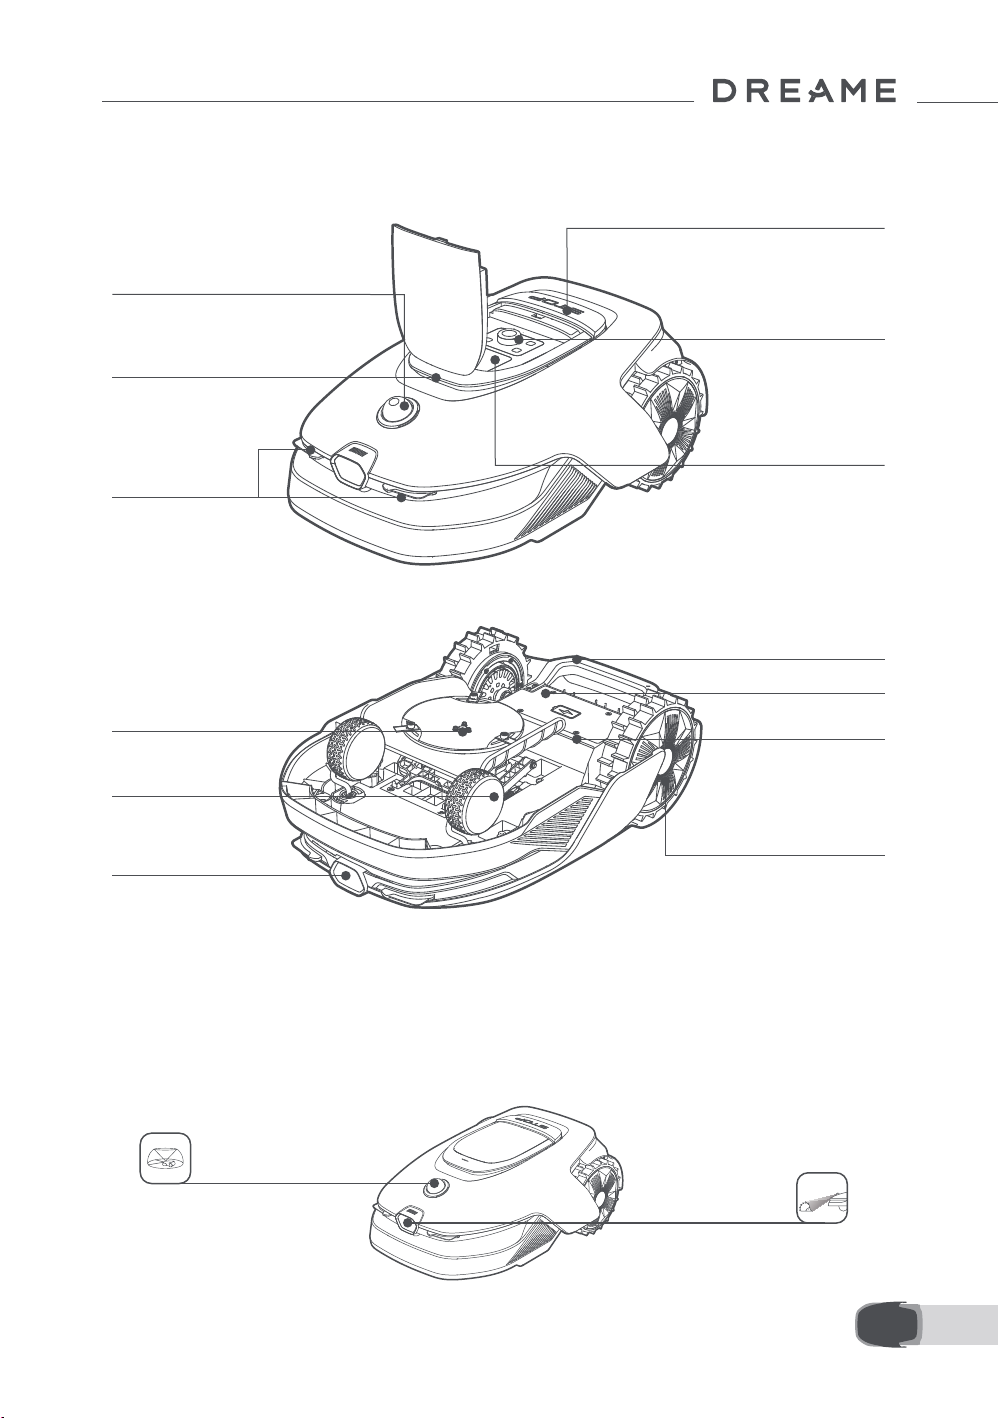
2.2 Przegląd produktów
LiDAR
Kontrolka stanu
Styki ładowania
Przycisk stop
Pokrętło
Wyświetlacz
Uchwyt
Tarcza tnąca
EdgeMaster ™
Przednie koło
Przednią kamerę
[1] Wyposażony w silniki piastowe.
Przegroda na baterię
Moduł do łączenia się z
Internetem
Koło napędowe
[1]
2.3 OmniSense ™ 2.0: Ultra-czujnik 3D z kamerą AI
Podnieś pielęgnację trawnika na wyższy poziom dzięki OmniSense ™ 2.0 – rewolucyjnemu systemowi ultraczujników 3D, wyposażonemu w kamerę HDR wspomaganą algor ytmem, który zapewnia dokładniejsze i
bardziej kompleksowe rozpoznawanie środowiska 3D ogrodu.
System ultradokładnych
czujników 3D OmniSense™ 2.0
Wielokierunkowa funkcja
unikania przeszkód 3D
wspomagana przez AI
91
Page 9
PL
2.4 Moduł do łączenia się z Internetem z GPS i łącznością 4G
Robot jest wyposażony w moduł do łączenia się z Internetem, k tóry zapewnia usługę łączenia się z
Internetem odpowiedzialną za łączność z siecią komórkową 4G.
Aktywuj usługę łączenia się z internetem
Włącz robota, a usługa łączenia się z Internetem aktywuje się automatycznie.
wyświetlaczu robota i w aplikacji, co oznacza, że akty wacja się powiodła. Status użytkowania Modułu do
łączenia się z Internetem i Usługi łączenia się z internetem możesz sprawdzić w sekcji Połączenia w aplikacji.
Z akt ywną usługą łączenia się z internetem możesz zdalnie monitorować stan swojego robota i inicjować
zadania koszenia bez potrzeby połączenia Wi-Fi. Dodatkowo moduł zawiera wbudowany GPS do śledzenia
lokalizacji w czasie rzeczywistym, co zwiększa zabezpieczenie robota przed kradzieżą. Możesz śledzić jego
lokalizację w dowolnym momencie i z dowolnego miejsca oraz otrzymywać powiadomienia, jeśli porusza
się poza wyznaczony obszar na mapie.
Usługa łączenia się z internetem jest oferowana bezpłatnie przez pierwsze trzy lata od momentu aktywacji.
Aby przedłużyć usługę po jej wygaśnięciu, proszę skontak tować się z zespołem obsługi posprzedażowej
Dreame pod adresem [email protected].
Ważne: Moduł do łączenia się z internetem jest przeznaczony wyłącznie do użytku z kosiarkami
robot ycznymi Dreame. Każdy nieprawidłowy stan wykry ty w usłudze łączenia się z Internetem może
skutkować zawieszeniem Twojej usługi. Jeśli do tego dojdzie, prosimy skontaktować się z zespołem obsługi
posprzedażowej Dreame pisząc na adres [email protected], co umożliwi przywrócenie
usługi.
Ważne: Jeśli nie skontaktujesz się z serwisem posprzedażowym Dreame, aby odnowić usługę łączenia się z
Internetem w ciągu roku od jej w ygaśnięcia, Twój Moduł do łączenia się z Internetem zostanie zablokowany.
Aby ponownie akt ywować usługę, musisz dostarcz yć moduł do łączenia się z Internetem do centrum
serwisowego Dreame. Za ponowną akty wację mogą zostać naliczone dodatkowe opłaty za naprawę i
konserwację. Proszę zwrócić uwagę na powiadomienia w aplikacji dotyczące tego problemu. Aby sprawdzić
datę wygaśnięcia Twojej usługi łączenia się z Internetem, przejdź do Ustawienia > Połączenia > Moduł do
łączenia się z Internetem w aplikacji.
rozświetli się na
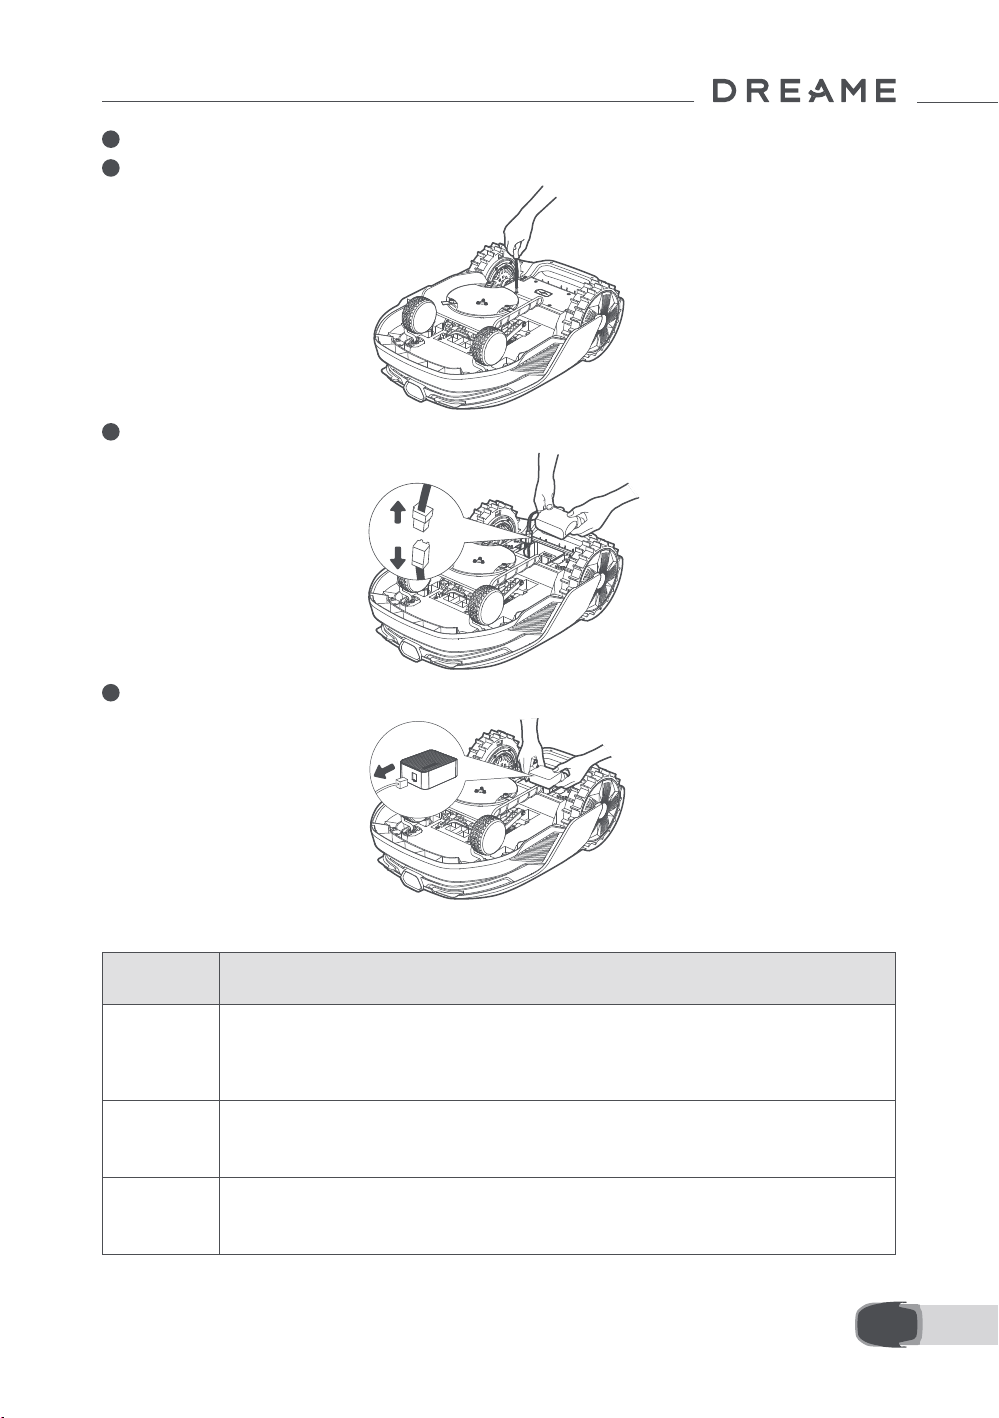
Jak usunąć moduł do łączenia się z Internetem?
Ostrzeżenie: Należy nosić rękawice ochronne, aby uniknąć urazów.
Ostrzeżenie: Upewnij się, że pokr ywa ochronna jest nałożona na LiDAR przed odwróceniem robota.
1 Wyłącz robota.
2s
92
Page 10
PL
2 Umieść robota na miękkiej powierzchni i odwróć do góry nogami.
3 Za pomocą śrubokręta odkręć 4 śrubki, by zdjąć osłonę.
4 Wyjmij baterię i odłącz złącze baterii.
5 Odłącz złącze modułu i ostrożnie wyjmij moduł do łączenia się z Internetem z jego slotu.
2.5 Czujniki
Nazwa Opis
Uzyskuje informacje o wpływie na środowisko i ułatwia robotowi ustalanie lokalizacji,
LiDAR
Przednią
kamerę
GPS
omijanie przeszkód oraz wyczuwanie wody i brudu.
Zasięg detekcji (przy 100 klx): 40 m przy 10% reeksyjności, 70 m przy 80% reeksyjności
Pole widzenia: 360° (w poziomie) × 59° (w pionie)
Wykrywa przeszkody, granice trawnika oraz obecność ludzi.
Kąt widzenia: 89° (poziomy), 58° (pionowy), 97° (przekątna)
Rozdzielczość: 2 MP
Moduł do łączenia się z Internetem z wbudowanym GPS jest zainstalowany w robocie.
Możesz śledzić lokalizację robota w czasie rzeczywistym w Mapach Google za
pośrednictwem aplikacji.
93
Page 11
PL
3 Montaż
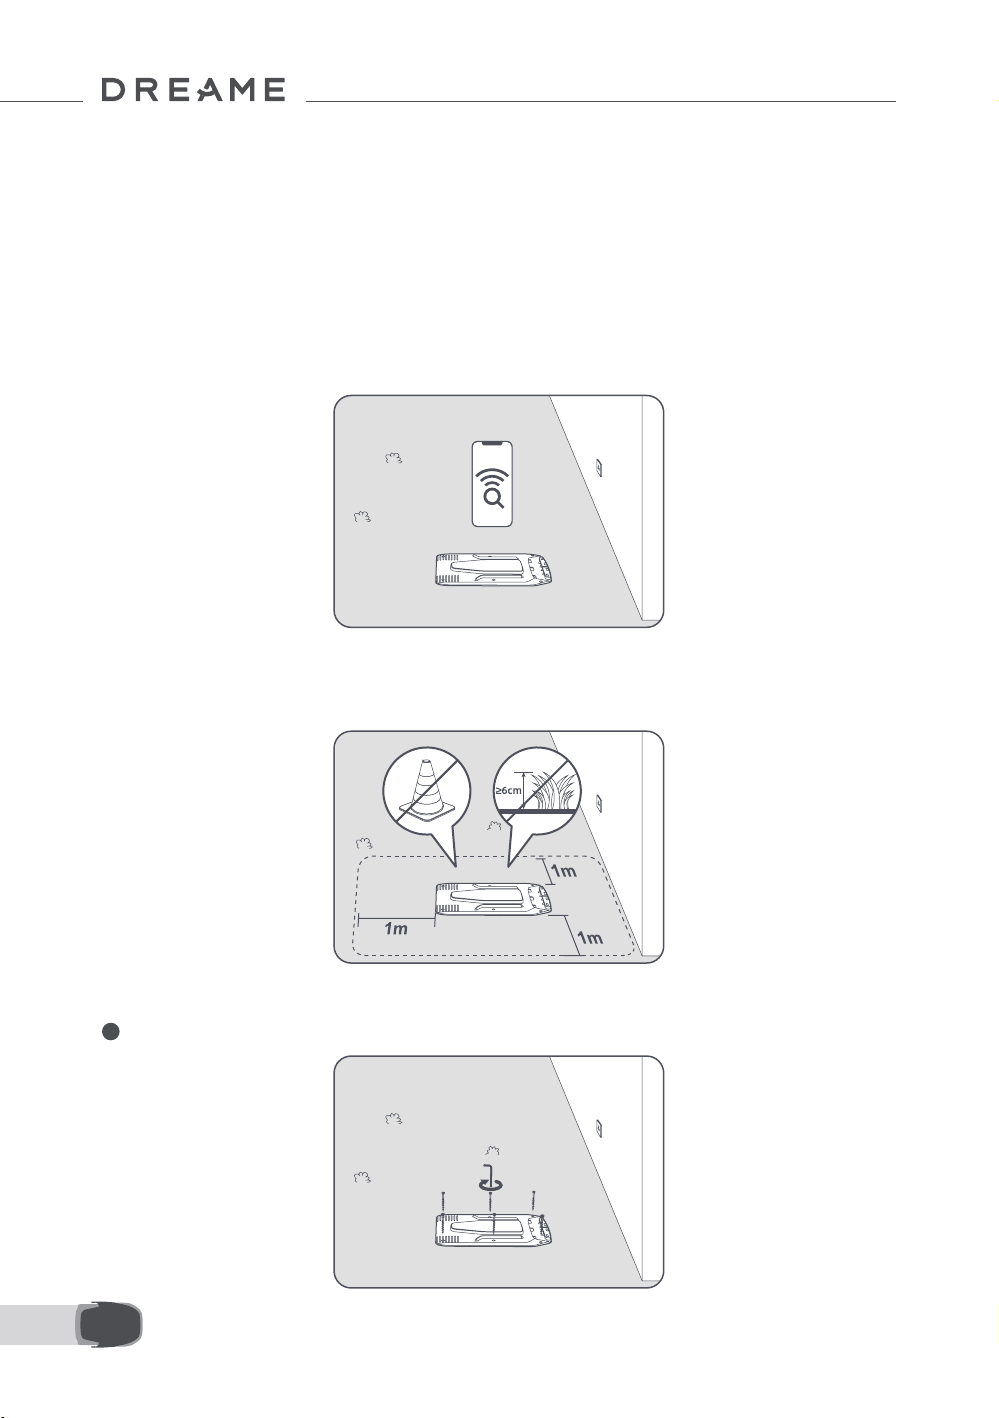
3.1 Wybierz odpowiednie miejsce
• Umieść stację ładowania na równej powierzchni blisko krawędzi trawnika i gniazdka zasilania. Zaleca się
umieścić stację ładowania w miejscu z silnym sygnałem Wi-Fi.
Uwaga: Siłę sygnału Wi-Fi możesz sprawdzić przy pomocy urządzenia mobilnego. Duża siła sygnału Wi-Fi
zwiększa stabilność połączenia między robotem a aplikacją.
Ważne: Upewnij się, że grunt jest dość miękki, aby zapewnić możliwość bezpiecznego wkręcenia śrubek.
Ważne: Jeśli stacja ładująca znajduje się na zboczu, upewnij się, że nachylenie nie jest zbyt strome, aby
zapobiec ześlizgiwaniu się robota i nieudanym dokowaniu.
• Przestrzeń w obrębie 1 m po lewej, prawej i naprzeciw stacji powinna być pusta i pozbawiona przeszkód.
Upewnij się, że trawa wokół miejsca, w k tórym znajduje się robot, jest krótsza niż 6 cm. Jeżeli trawa jest
wyższa, najpierw skoś ją przy pomocy konwencjonalnej kosiarki. Wysoka trawa utrudnia robotowi powrót
do stacji ładowania.
3.2 Zmontuj stację ładowania
1 Przymocuj płytę podstawową do gruntu przy pomocy śrubek i imbusa,
94
Page 12
PL
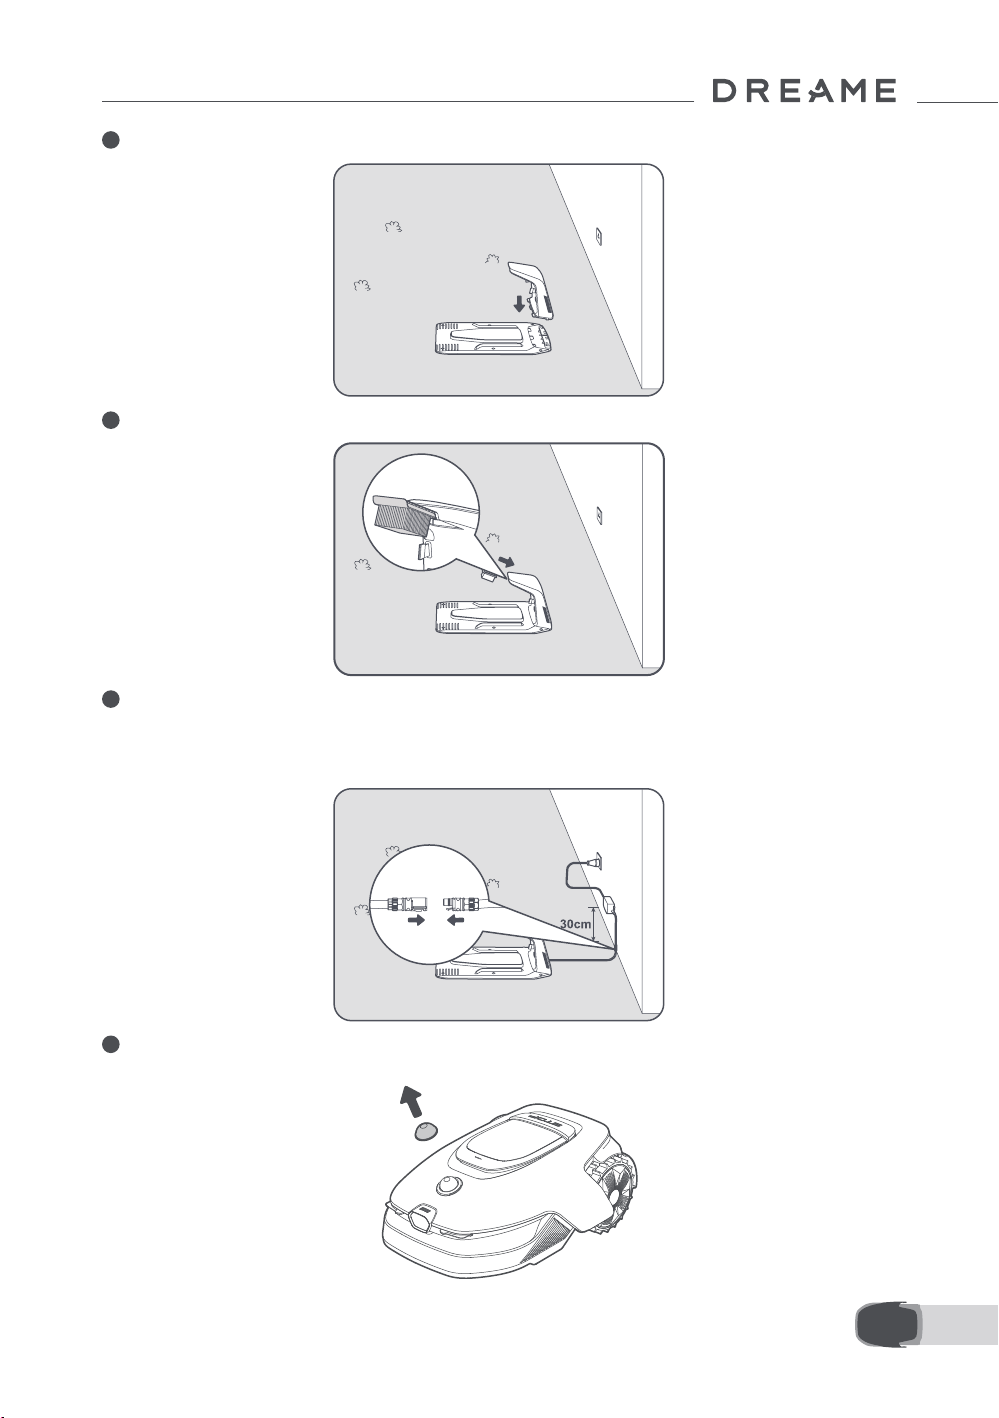
2 Wsuń wieżę ładowania w odpowiednie miejsce płyty podstawowej, aż usłyszysz kliknięcie.
3 Włóż szczotkę czyszczącą do wieży ładującej, wyrównując zakładkę z otworem.
4 Podłącz kabel do źródła zasilania. Następnie włóż kabel do gniazdka. Upewnij się, że źródło zasilania
znajduje się zawsze przynajmniej 30 cm nad ziemią.
Uwaga: Jeżeli wszystko zostanie podłączone poprawnie, dioda LED zacznie świecić stał ym światłem
niebieskim, gdy będzie zasilanie.
5 Zdejmij pokrywę lidaru.
95
Page 13
PL
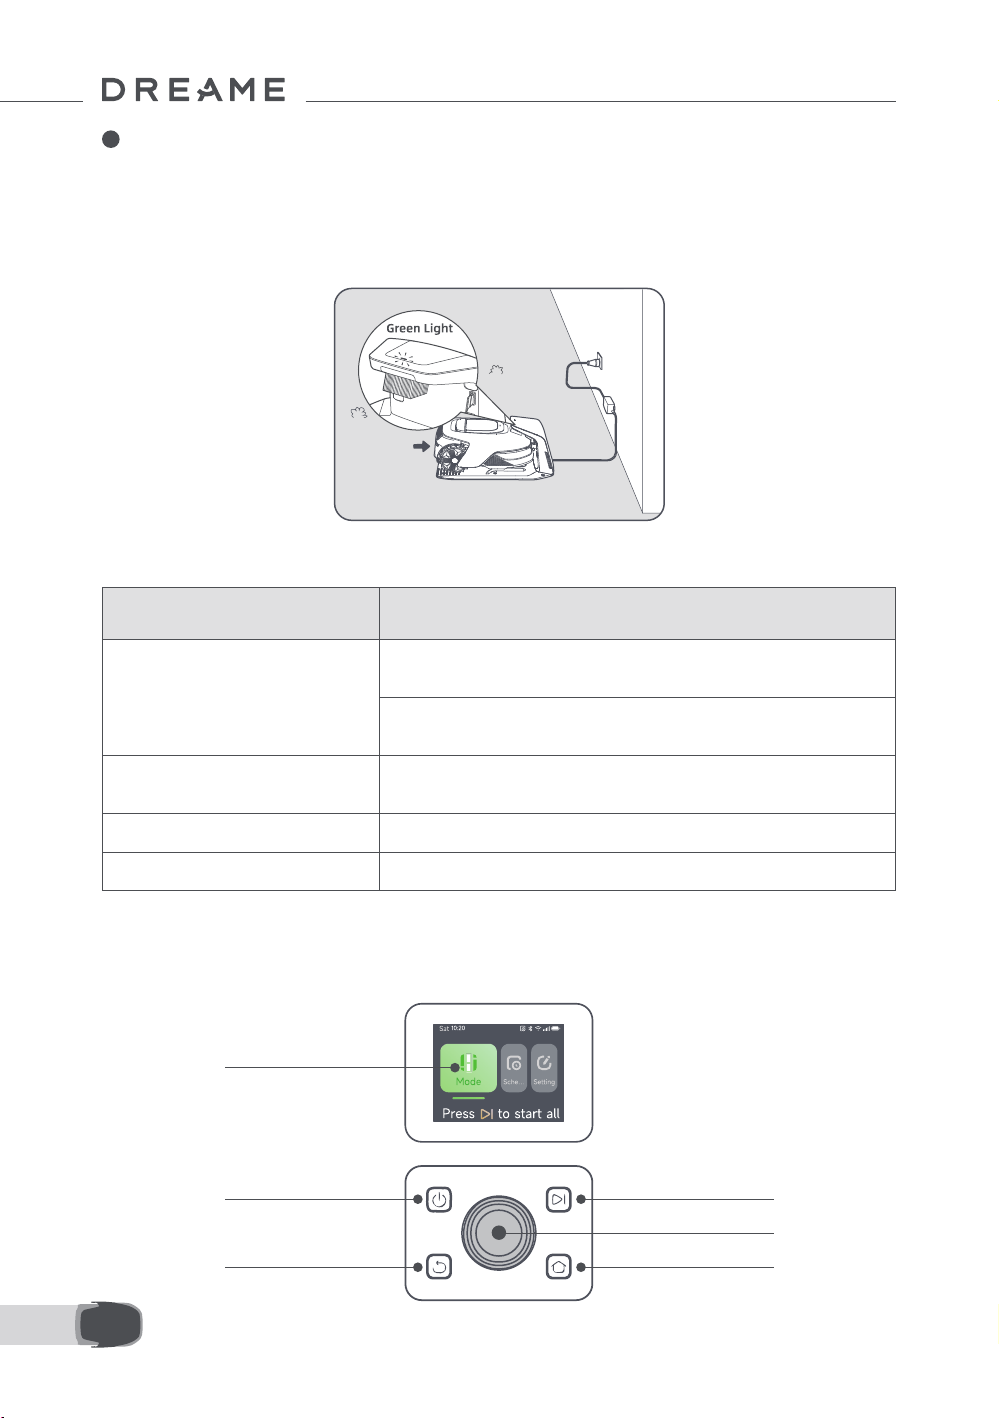
6 Umieść robota w stacji ładowania, aby go naładować. Upewnij się, że robot został poprawnie
podłączony do stacji ładowania.
Uwaga: Lampka kontrolna będzie migać na zielono, gdy robot będzie pomyślnie się ładować w stacji
ładowania.
Uwaga: Jeśli chcesz dodać garaż dla dodatkowej ochrony, użyj odpowiedniego garażu Dreame, dostępnego
w lokalnych sklepach lub online. Używanie garażu innego niż Dreame może powodować problemy podczas
ładowania.
Dioda LED na stacji ładowania
Kolory diody LED Znaczenie
1. Stacja ładowania ma problem (na przykład z przepływem prądu bądź
Czerwony; dioda świeci
nieprzerwanie/mruga
napięciem).
2. Robot dokuje w stacji ładowania, ale ładowanie nie przebiega
poprawnie (na przykład w przypadku zwarcia na stykach ładowania).
Niebieski; dioda świeci
nieprzerwanie.
Zielony; dioda mruga. Robot ładuje się w stacji ładowania.
Zielony; dioda świeci nieprzerwanie Robot jest w stacji ładowania i jest w pełni naładowany.
Stacja ładowania jest zasilana. Robot nie znajduje się w stacji
ładowania.
4 Przed pierwszym użyciem
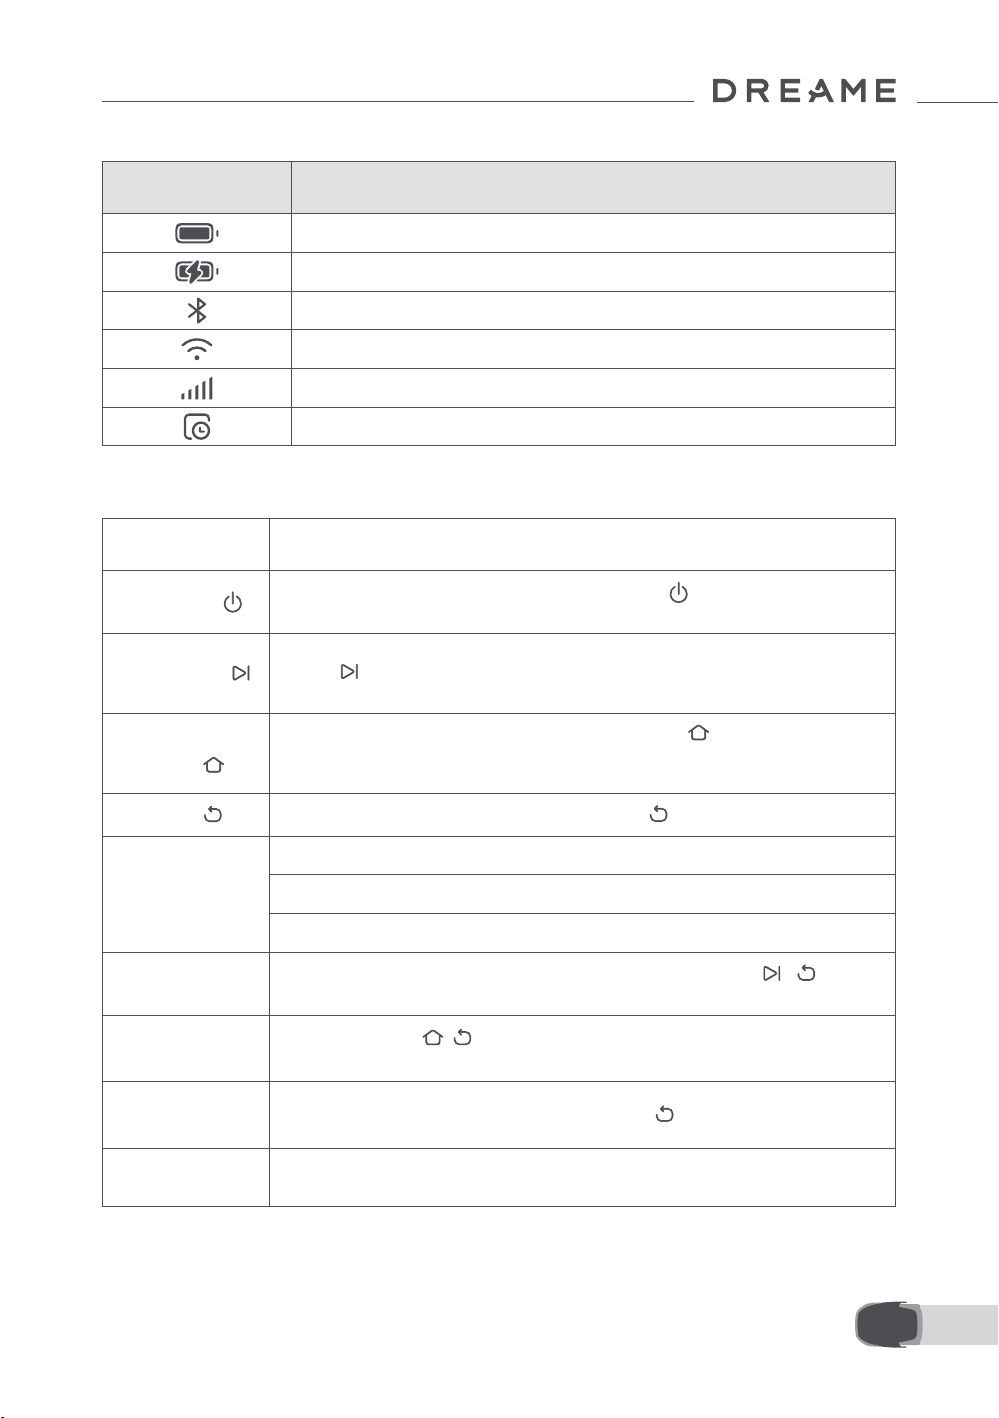
4.1 Zapoznaj się z panelem sterowania
Wyświetlacz
Zasilanie
Wróć
96
Rozpocznij
Pokrętło
Wróć do stacji
Page 14
PL
Wyświetlacz
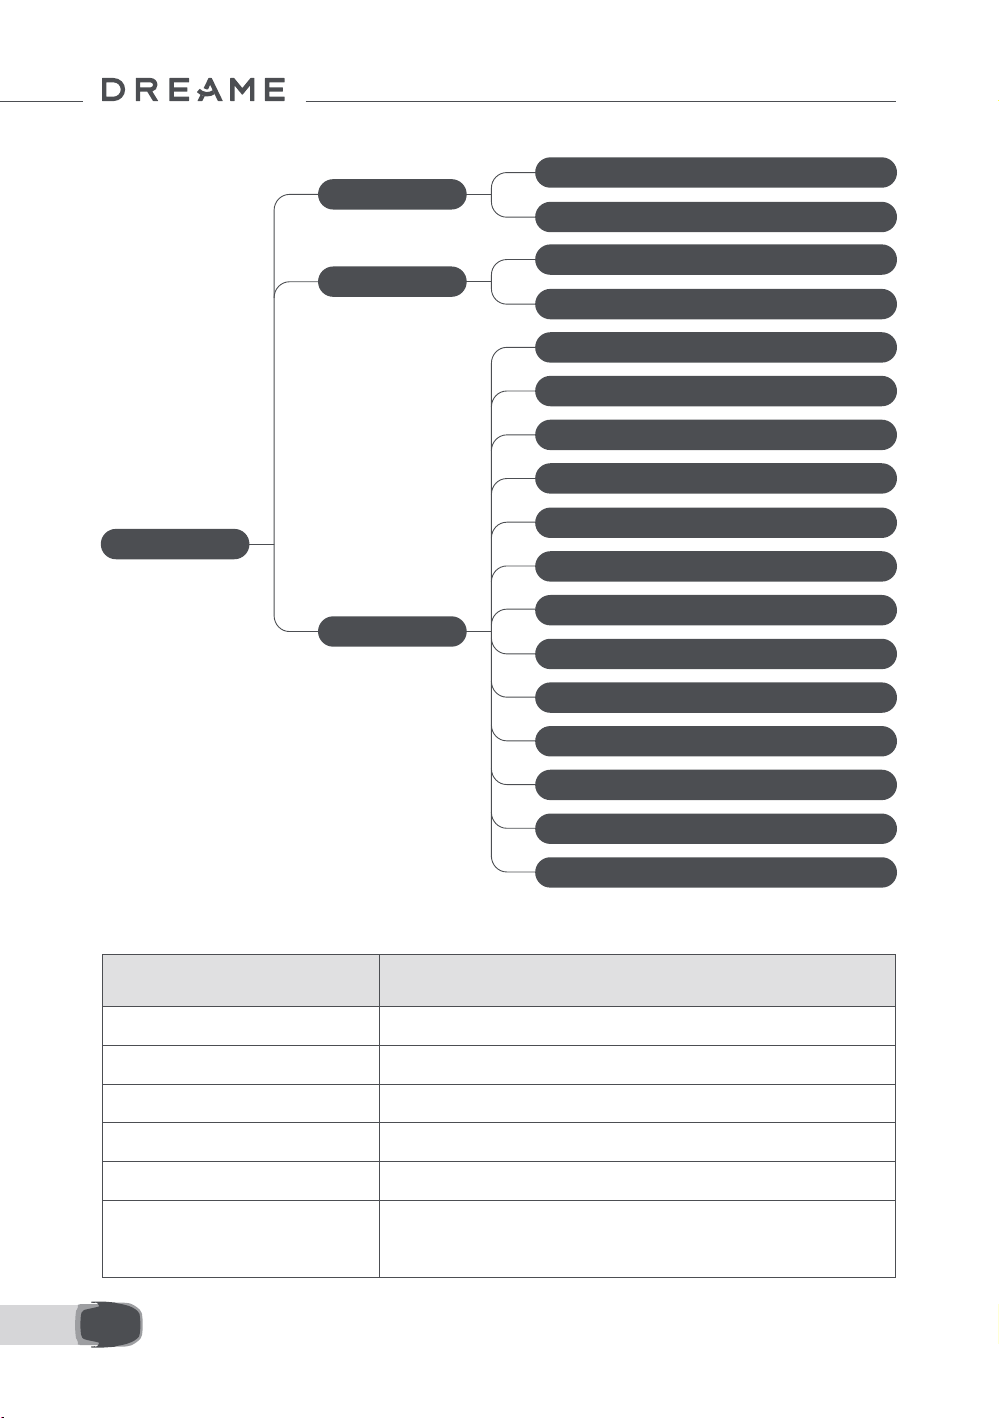
Ikona Status
Poziom baterii (pokazuje obecny poziom naładowania baterii.)
Ładowanie (robot skutecznie dokuje w stacji ładowania.)
Bluetooth (robot jest połączony z aplikacją przez Bluetooth.)
Wi-Fi (robot jest połączony z aplikacją przez Wi-Fi.)
Usługa łączenia się z Internetem (usługa łączenia się z Internetem aktywna.)
Plan (zaplanowano na dzisiaj zadanie, ale nie zostało jeszcze rozpoczęte.)
Sterowanie
Przycisk Funkcja
Zasilanie
Rozpocznij
Wróć do
stacji
Wróć
Pokrętło
Start + Wróć
Wróć do stacji
+ Wróć
Pokrętło +
Wróć
Stop
Aby włączyć lub wyłączyć robota, przytrzymaj przycisk przez 2 sekundy. Upewnij
się, że robot jest poza stacją ładowania.
Aby rozpocząć koszenie całego obszaru lub wznowić wstrzymane zadania, naciśnij
przycisk i zamknij pokrywę w ciągu 5 sekund. Zadanie zostanie anulowane, jeśli
pokrywa nie zostanie zamknięta w ciągu 5 sekund.
Aby odesłać robota do stacji ładowania, naciśnij przycisk i zamknij pokrywę w
ciągu 5 sekund. Zadanie zostanie anulowane, jeśli pokrywa nie zostanie zamknięta
w ciągu 5 sekund.
Aby przejść o poziom wyżej w menu, naciśnij przycisk .
Aby potwierdzić wybór w menu, naciśnij pokrętło.
Przytrzymaj pokrętło przez 3 sekundy, aby włączyć tryb parowania Bluetooth.
Obracaj pokrętłem w prawo lub w lewo, aby nawigować po menu.
Aby zresetować robota do ustawień fabrycznych, przytrzymaj przyciski i przez 3
sekundy. Kod PIN zostanie zachowany.
Przytrzymaj przyciski i przez 3 sekundy, aby otworzyć stronę O w ustawieniach.
Strona ta zniknie po 5 sekundach.
Aby zresetować kod PIN, przytrzymaj pokrętło i przycisk przez 3 sekundy.
Aby zatrzymać robota, naciśnij przycisk Stop, aby otworzyć górną pokrywę. Wprowadź
kod PIN na panelu sterowania, aby wznowić działanie.
97
Page 15
PL
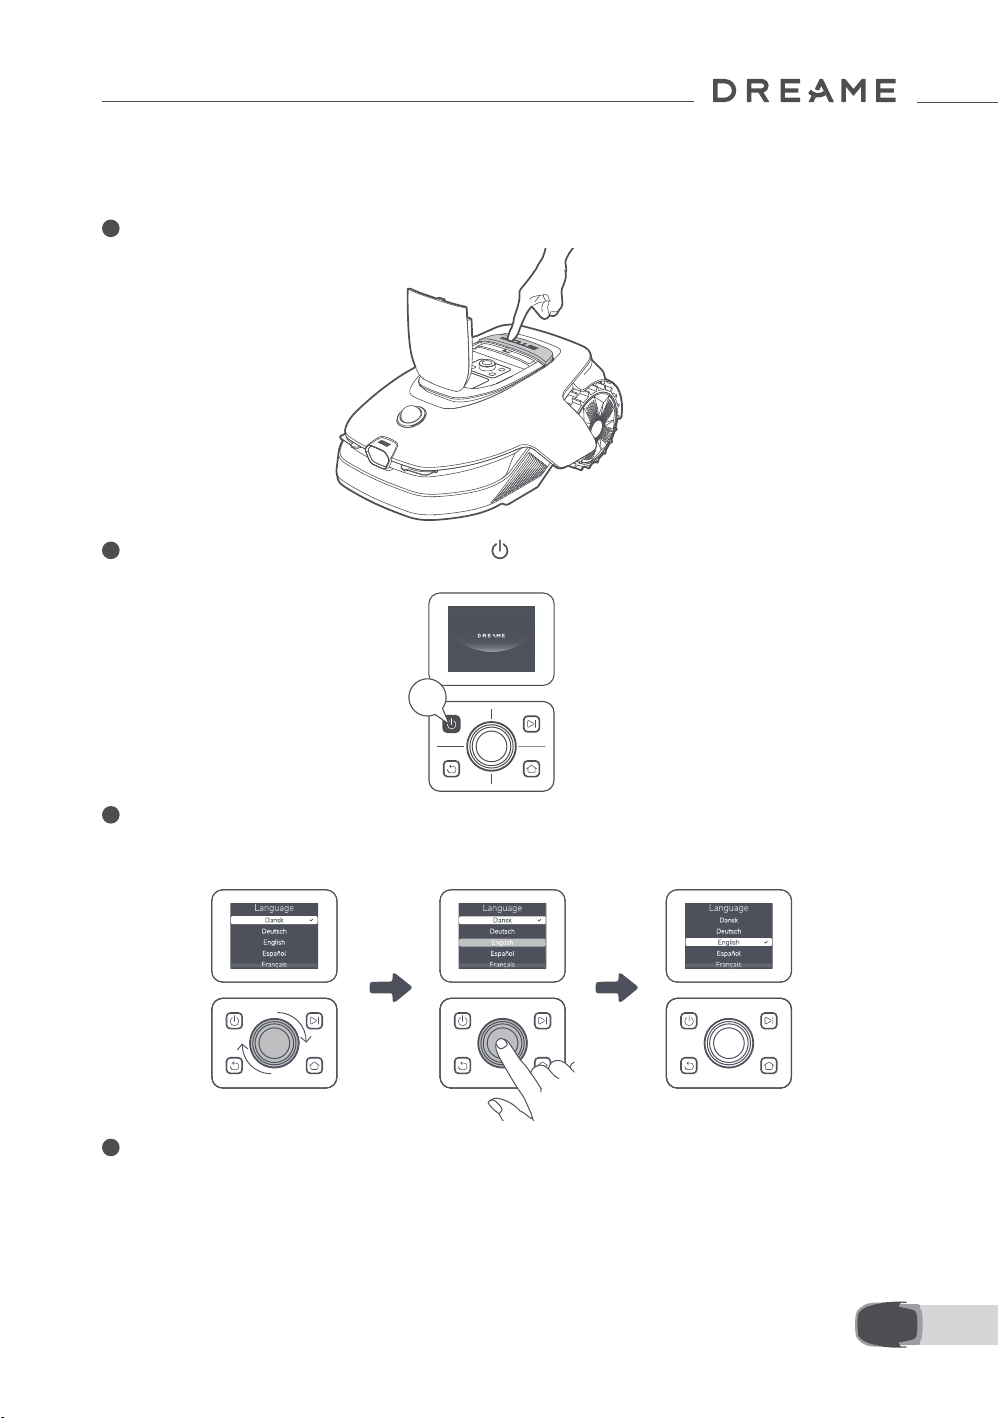
Przegląd organizacji menu
Strona główna
Koszenie całego obszaru
Tryby
Koszenie krawędzi
Zobacz plan
Plan
Plan włączania/wyłączania
Skuteczność koszenia
Wysokość koszenia
Wysokość omijania przeszkód
Tryb "Nie przeszkadzać"
Ochrona przed deszczem
Ochrona przed mrozem
Alarm w przypadku utraty kontaktu z podłożem
Ustawienia
Alarm w przypadku wyjechania poza obręb mapy
Zmień PIN
Głośność
Język
Resetuj robota
O
* W zależności od wersji oprogramowania, może ulec aktualizacji.
Kontrolki stanu na robocie
Kolor Znaczenie
Czerwony stały Wystąpił błąd.
Niebieski stały Robot jest w trybie oczekiwania.
Niebieski migający Robot wykonuje zadanie lub jest wstrzymany.
Zielony migający Robot ładuje się w stacji ładującej.
Zielony stały Bateria jest w pełni naładowana.
Żółty migający
Uwaga: Możesz dostosować czas aktywacji oraz scenariusze światła robota w Ustawieniach > Światło.
1. Robot patroluje.
2. Transmisja wideo na żywo z kamery przedniej jest wyświetlana w
aplikacji.
98
Page 16
PL
4.2 Ustawienia początkowe
Przed włączeniem robota po raz pierwszy, należy wykonać kilka podstawowych czynności, aby
przygotować go do użytku.
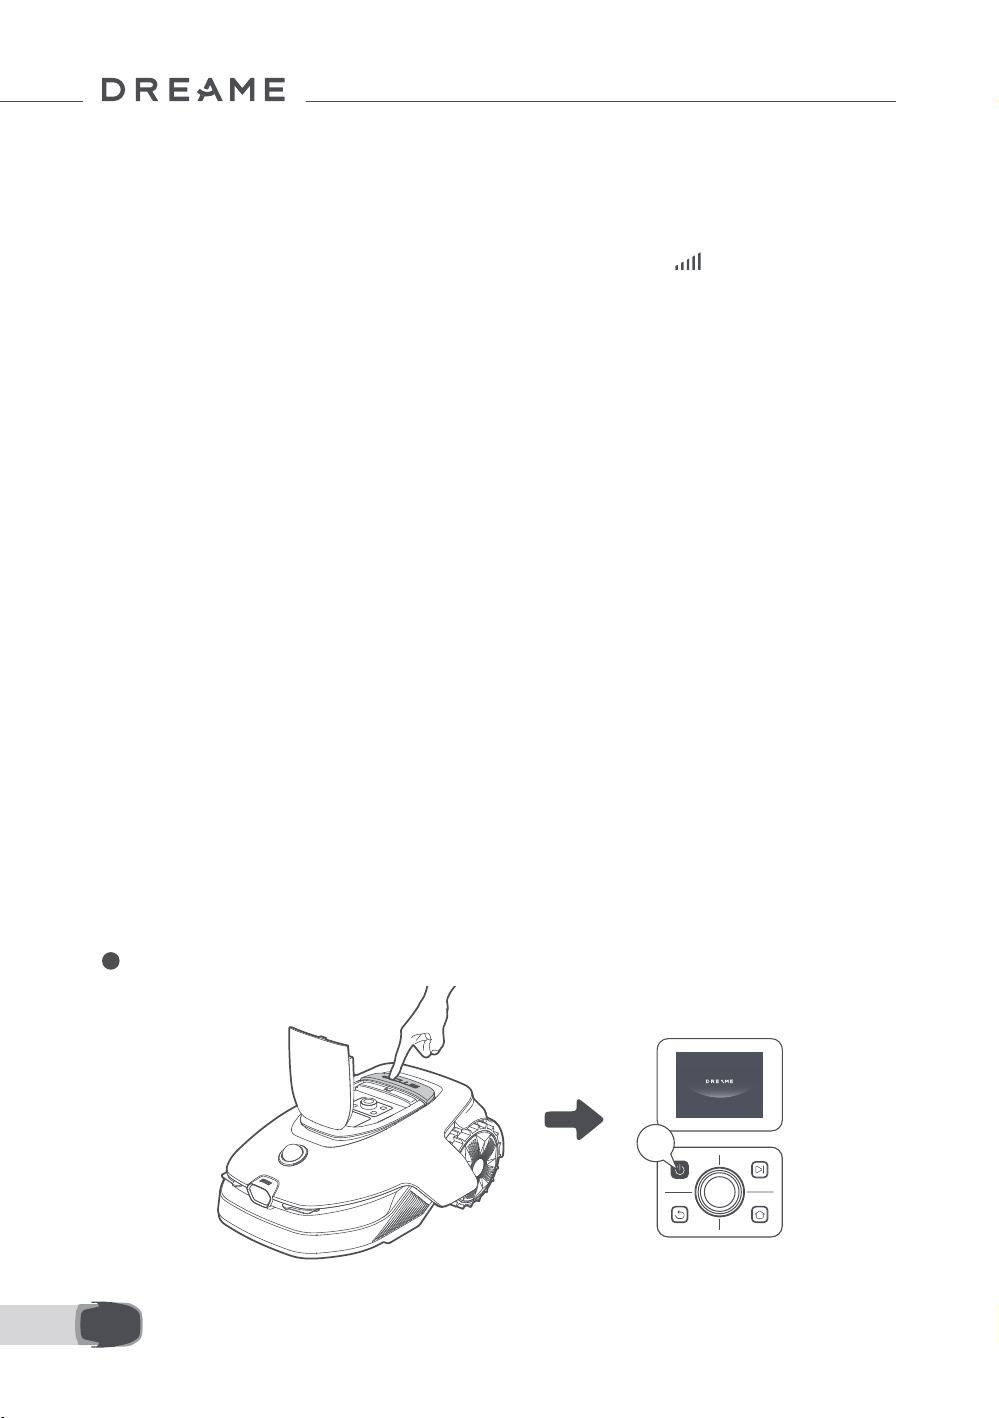
1 Naciśnij przycisk Stop, aby otworzyć górną pokrywę.
Aby włączyć robota, wciśnij i przytrz ymaj przycisk na panelu sterowania przez 2 sekundy.
2
Uwaga: Robot włączy się automatycznie po zadokowaniu w stacji ładowania.
2s
3 Wybierz język
Aby wybrać język, obróć pokrętło zgodnie z ruchem wskazówek zegara lub przeciwnie do niego. Aby
potwierdzić, naciśnij pokrętło.
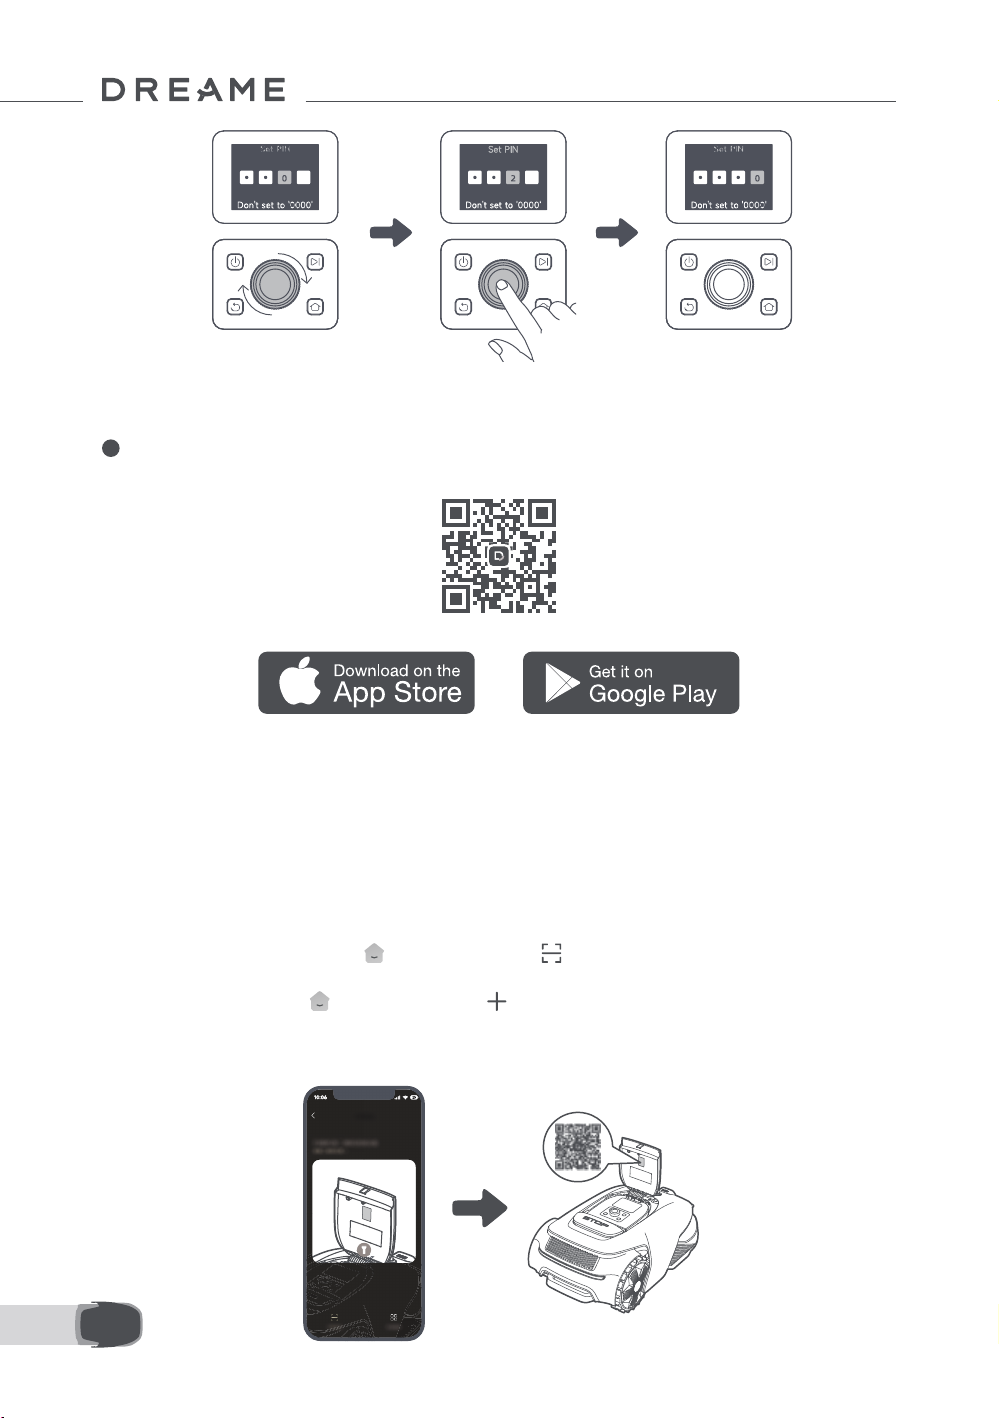
4 Ustaw kod PIN
1. Obróć pokrętło, aby wybrać cyfrę od 0 do 9. Aby wybrać większą cyfrę (od 0 do 9), obróć pokrętło
zgodnie z ruchem wskazówek zegara. Aby wybrać mniejszą, obróć je przeciwnie do ruchu wskazówek
zegara. Naciśnij pokrętło, aby ustawić następną cyfrę. Aby zmodykować poprzednią c yfrę, obróć pokrętło
przeciwnie do ruchu wskazówek zegara, aż na w yświetlaczu pojawi się 0, a następnie powtórz tę czynność.
Ważne: Nie ustawiaj kodu PIN o treści „0000”.
99
Page 17
PL
2. Aby zakończyć ustawianie kodu PIN, wprowadź go ponownie.
Uwaga: Jeżeli hasła się nie zgadzają, ustaw hasło ponownie
Połącz robota z Internetem
5
Zeskanuj kod QR, aby pobrać aplikację Dreamehome na urządzenie mobilne. Po instalacji, ut wórz konto i
zaloguj się.
Możesz również pobrać aplikację Dreamehome z App Store lub Google Play.
Robot jest wyposażony w moduł do łączenia się z Internetem, k tóry obsługuje łączność 4G i zawiera
wbudowany GPS. Zaleca się jednak zakończenie konguracji sieci Wi-Fi dla lepszej wydajności.
Przed konguracją sieci:
• Upewnij się, że Twoje urządzenie mobilne i robot są podłączone do tej samej sieci Wi-Fi.
• Upewnij się, że Twoje urządzenie mobilne znajduje się w odległości nie mniejszej, niż 10 m od robota.
• Włącz Bluetooth na urządzeniu mobilnym.
1. Otwórz aplikację Dreamehome.
2. Możesz połączyć się za pomocą jednej z następujących metod:
a. Skanowanie kodu QR: Przejdź do
Zeskanuj kod QR znajdujący się wewnątrz górnej pokr ywy robota, aby nawiązać połączenie
b. Dodaj ręcznie: Przejdź do Urządzenie i stuknij Dodaj. Następnie w ybierz model swojego robota,
aby nawiązać połączenie.
c. Automat yczne w ykrywanie: Robot będzie szukał pobliskich urządzeń. Stuknij swojego robota z listy
wykrytych urządzeń, aby nawiązać połączenie.
Urządzenie i stuknij Zeskanuj kod QR, aby się połączyć.
100
Page 18
PL
3. Postępuj zgodnie z instrukcjami w aplikacji, aby zakończyć połączenie z siecią Wi-Fi.
Ważne: Wykorz ystaj częstotliwość 2.4 GHz lub umożliwiającą łączność dwupasmową 2.4/5 GHz.
Ważne: Upewnij się, że Twoja sieć Wi-Fi nie ma zapory ogniowej i nie jest zaszy frowana. W przeciwnym
razie konguracja sieci może się nie powieść.
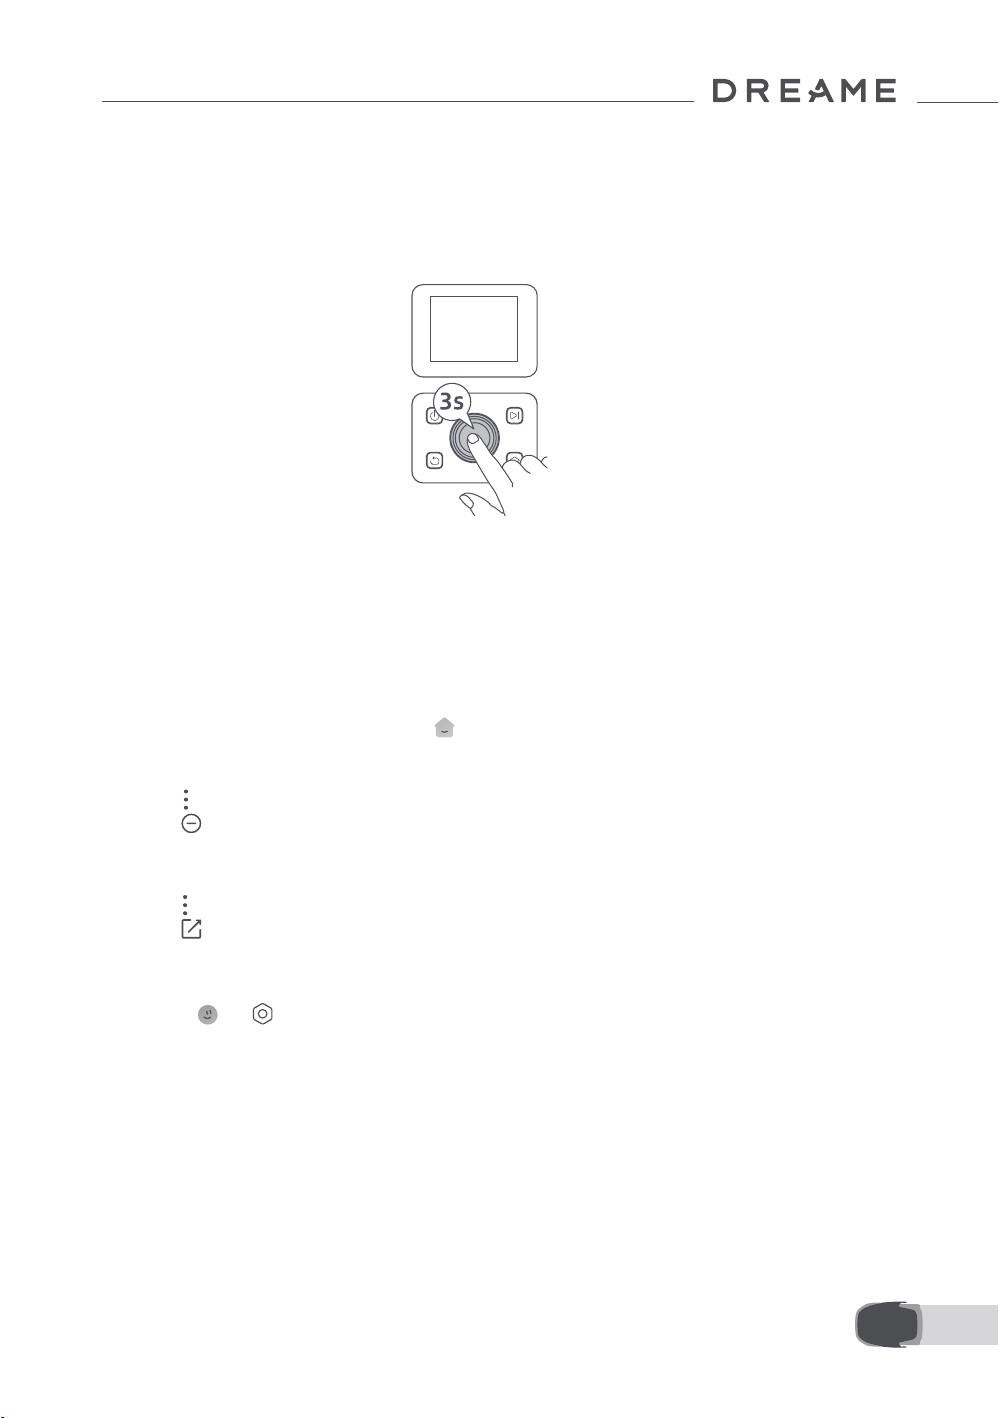
4. Naciśnij i przytrzymaj pokrętło na panelu sterowania przez 3 sekundy, aby robot wszedł w tryb parowania
Bluetooth.
5. Postępuj zgodnie z instrukcjami w aplikacji, aby zakończyć parowanie.
Jak anulować parowanie robota?
Po zakończeniu parowania robota zostanie automatycznie powiązany z kontem Dreamehome. Każde
urządzenie może być powiązane tylko z jednym kontem w danym czasie. Nie może zostać powiązane z
innym kontem w tym samym czasie.
Aby sparować robota z nowym kontem, musisz go najpierw rozłącz yć. Aby go rozłączyć:
1. Otwórz aplikację Dreamehome. Przejdź do
2. Jeśli masz wiele robotów powiązanych z kontem Dreamehome, przesuń palcem w lewo lub w prawo, aby
uzyskać dostęp do strony robota, którego chcesz edy tować.
3. Naciśnij
4. Wybierz
w prawym górnym rogu.
Usuń.
Urządzenie.
Jak udostępnić robota?
1. Naciśnij
2. Wybierz
Jak wylogować się z konta Dreamehome lub usunąć konto?
1. Przejdź do
2. Wybierz Wyloguj się lub Usuń konto.
w prawym górnym rogu.
Udostępnianie urządzenia.
Ja > > Konto.
101
Page 19
PL
5 Wygeneruj mapę ogrodu
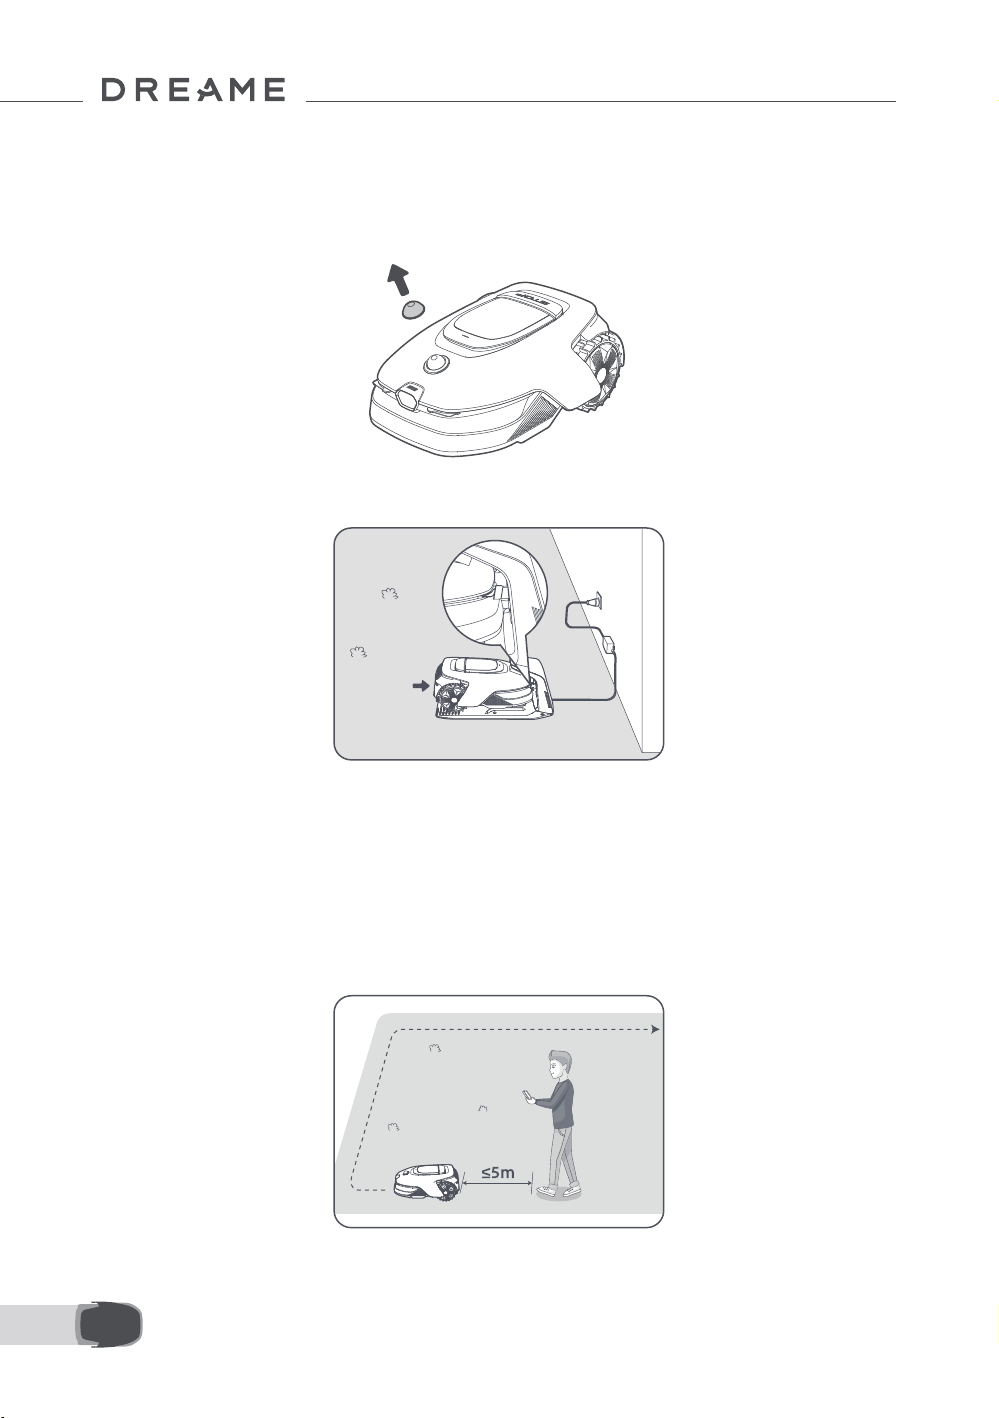
Przed mapowaniem, wykonaj następujące kroki:
• Poziom baterii robota jest wyższy niż 50%.
• Pokr ywa lidaru nie jest założona.
• Górna pokrywa jest zamknięta.
• Robot prawidłowo zadokuje się w stacji ładowania.
5.1 Wygeneruj granicę
Przed rozpoczęciem tworzenia mapy mapowania należy pamiętać o następujących kwestiach:
Ważne: Nie przesuwaj robota ręcznie podczas generowania granicy, ponieważ może się to zakończyć
niepowodzeniem.
Ważne: Gdy mapowanie rozpoczyna się poprzez pilota, nie dokuj zdalnie robota w stacji ładowania przed
zakończeniem mapowania. W przeciwnym w ypadku LiDAR może zostać zablokowany, a mapowanie nie
powieść się.
• W trakcie tworzenia mapy idź za robotem w odległości nie większej niż 5 m.
102
Page 20
PL
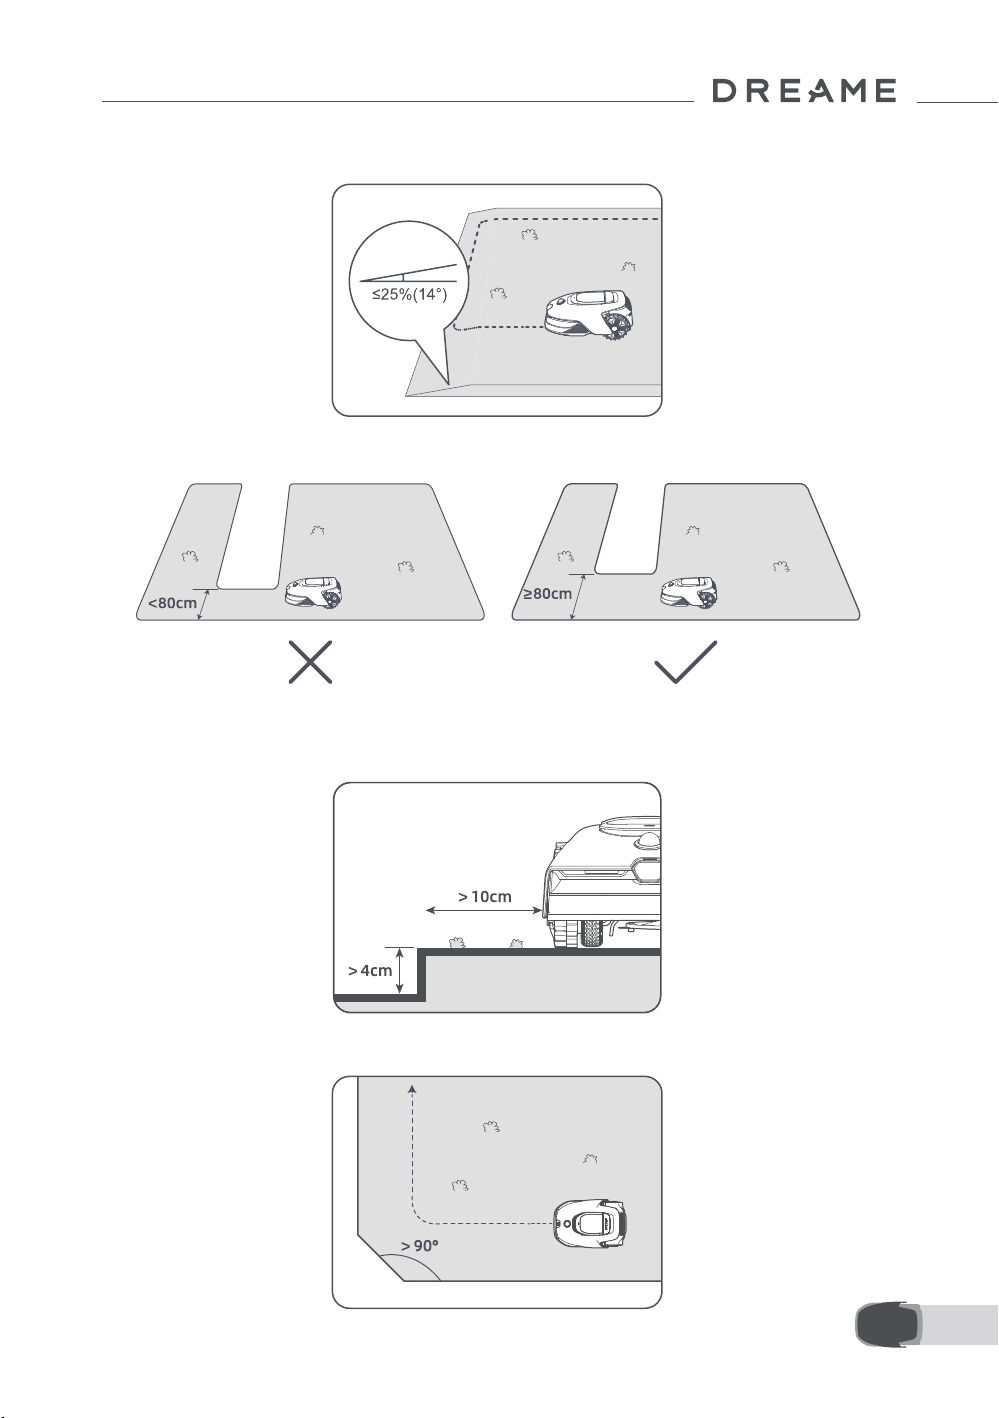
• Robot może poruszać się po stokach o nachyleniu do 50% (27° ). Jednak dla lepszych wyników koszenia
zaleca się utrzymywanie nachyleń obszarów roboczych poniżej 25 % (14° ).
• Dla obszarów węższych niż 80 cm, ustaw je jako ścieżki, aby umożliwić robotowi przejście (patrz sekcja 5.4:
Ustaw ścieżkę).
• Jeśli twój trawnik jest w yższy niż 4 cm od przylegającego terenu, trzymaj robota co najmniej 10 cm od
krawędzi. Jeśli twój trawnik jest na poziomie przylegającego terenu, robot może przekraczać obwód dla
optymalnych w yników koszenia wzdłuż krawędzi.
• Upewnij się, że promień skrętu wynosi więcej niż 90° . Kąt y mniejsze niż 90° mogą utrudniać robotowi
uzyskanie czystego cięcia.
103
Page 21
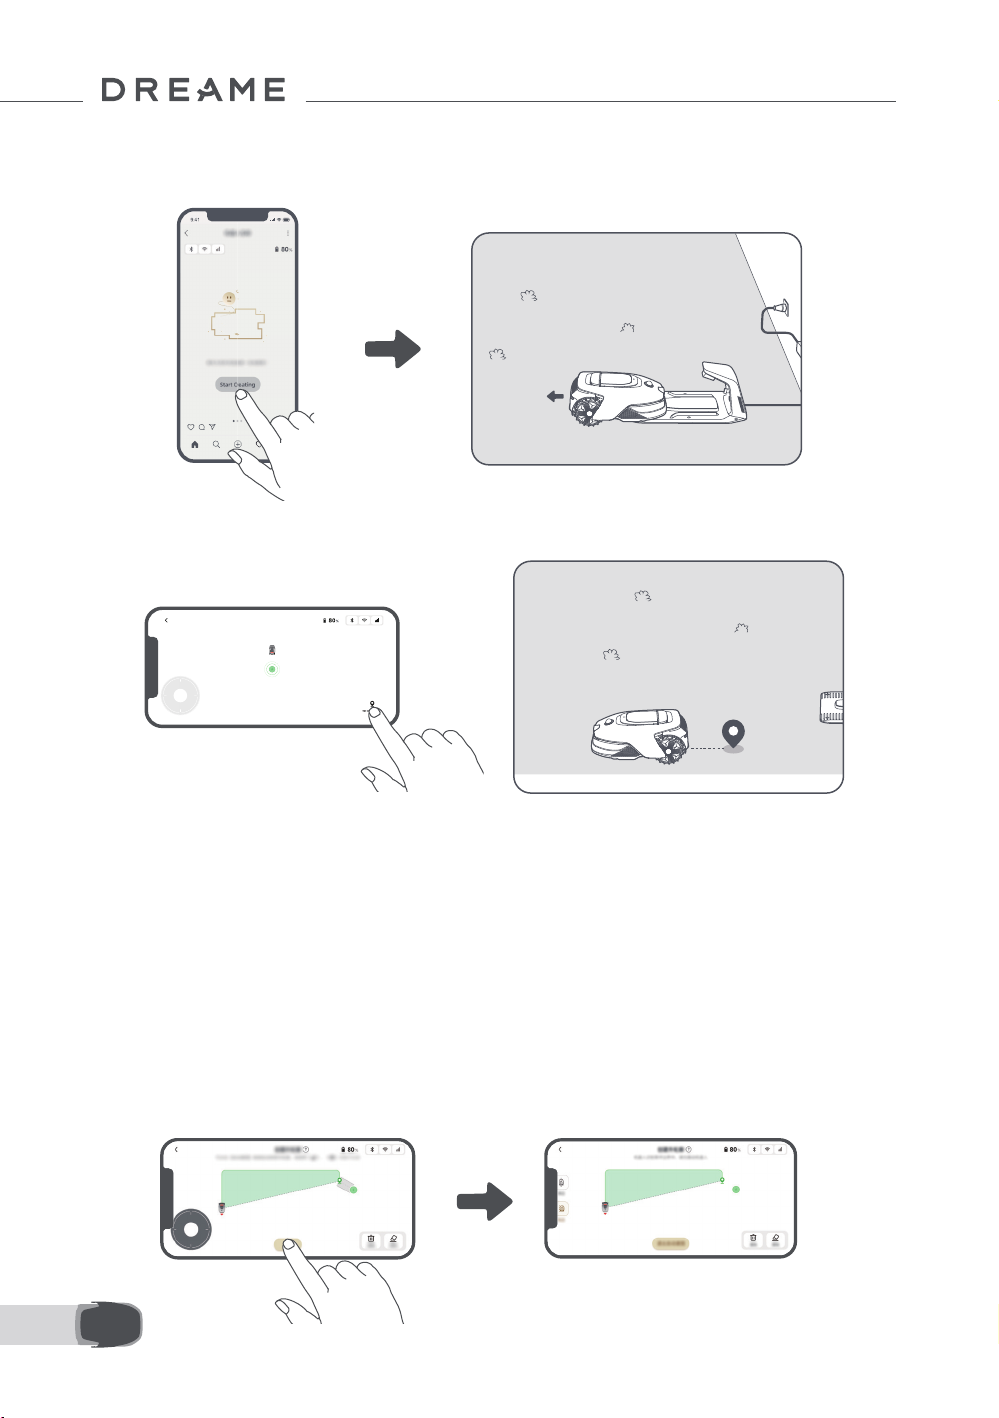
PL
Rozpocznij tworzenie mapy
Auto-mapping
1. Dotknij Rozpocznij tworzenie w aplikacji. Robot sprawdzi status i przeprowadzi kalibrację. Robot
automatycznie opuści stację, aby przeprowadzić kalibrację. Zachowaj ostrożność.
2. Zdalnie poprowadź robota na krawędź trawnika i naciśnij Ustaw punkt początkowy, aby ustalić punkt
początkowy granicy.
3. Zdalnie skieruj robota wzdłuż krawędzi trawnika, aby w ygenerować strefę działania.
Automatyczne wykrywanie granicy
Robot, wyposażony w zaawansowany algorytm sztucznej inteligencji, w ykorzystuje przednią kamerę do
wykrywania obszarów trawiastych i porośniętych trawą, co pozwala mu na identykowanie granic bez
konieczności ręcznego sterowania.
Po zdalnym skierowaniu robota na krawędź trawnika i ustawieniu punktu początkowego można użyć trybu
automatycznego wykrywania granic. Możesz wybrać, czy robot ma przekroczyć obwód uzyskując lepsze
efekly koszenia, czy też pozostać blisko niego, aby nie utknąć.
Zalecamy, by podczas tworzenia mapy iść za robotem. Jeśli robot nie wykryje prawidłowo granic, możesz w
każdej chwili opuścić tr yb automatycznego w ykrywania granic i przełączyć się na tryb sterowania zdalnego.
Ważne: Funkcja automatycznego wykry wania granic powinna być uży wana w świetle dziennym, aby
zapewnić odpowiednią widoczność. Unikaj korzystania z tej funkcji w słabym oświetleniu lub w deszczu.
Ważne: Upewnij się, że przednia kamera robota jest czysta i niezasłonięta.
104
Page 22
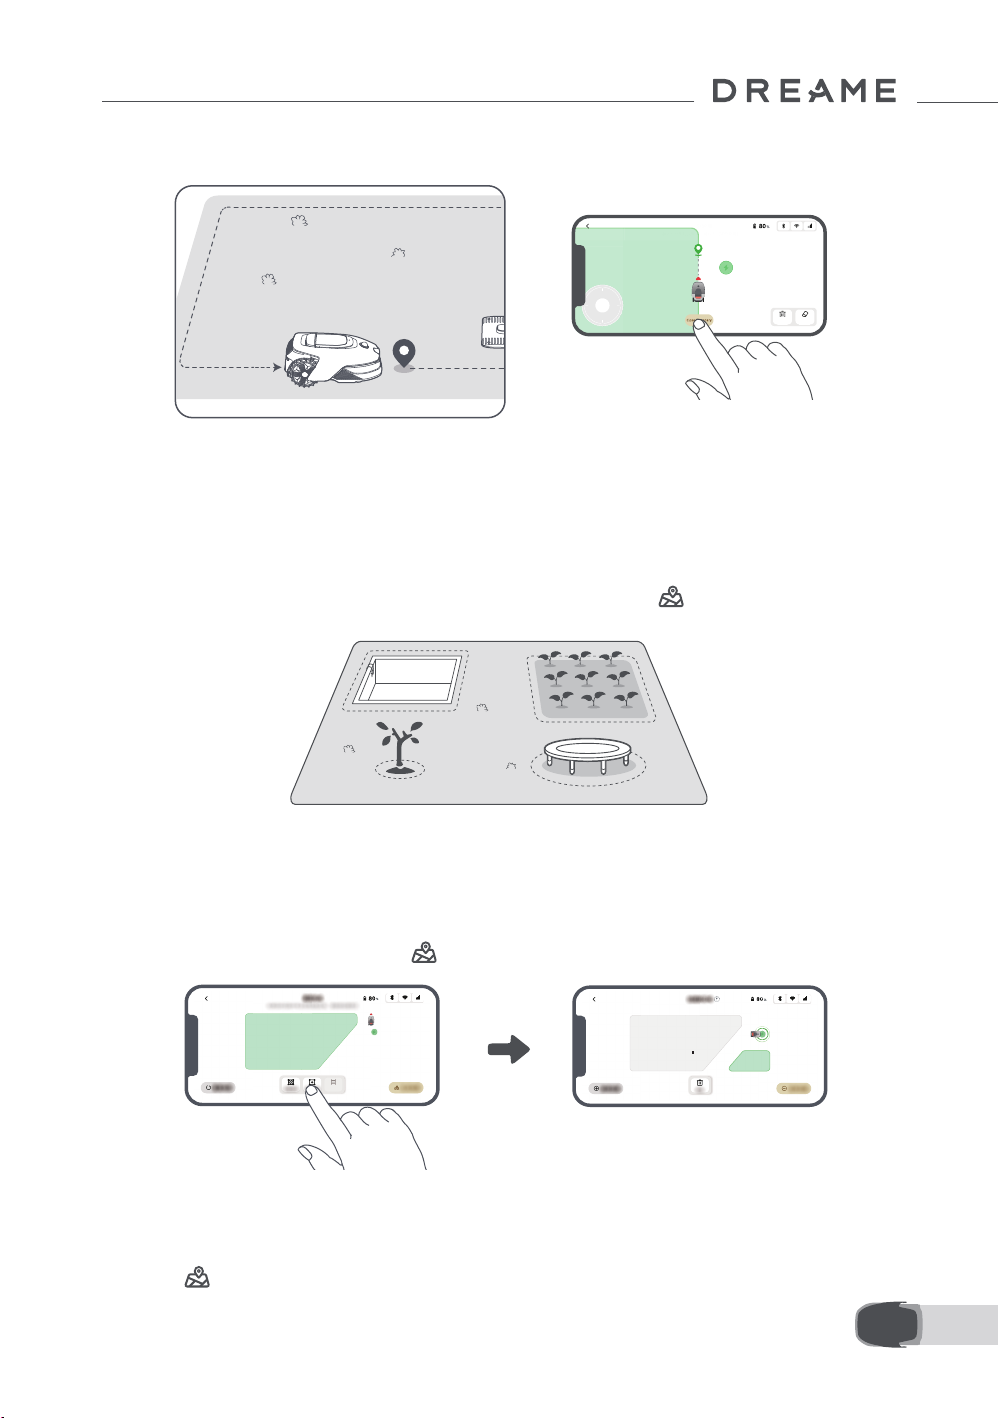
PL
4. Gdy robot wróci do miejsca znajdującego się w odległości 1 m od punktu początkowego, możesz dotknąć
Domknij granicę i generowanie granic y zostanie automatycznie zakończone.
5.2 Ustaw strefę wyłączoną
Choć robot potra automat ycznie omijać przeszkody, nadal należ y ustawić strefy zagrożenia upadkiem,
takie jak baseny i piaskownice, jako obszary, do któr ych nie może wjeżdżać. Jeżeli chcesz chronić pewne
przedmioty przed działaniem robota (takie jak kwietnik, trampolina, grządka warzywna cz y odsłonięty
korzeń drzewa), ustaw wokó ł nich strefy wyłączone. Możesz dotknąć opcji Strefa wyłączona w aplikacji,
aby kont ynuować tworzenie stref zakazu. Alternatywnie, możesz przejść do > Edycja mapy, aby tworzyć
lub usuwać strefy zakazu po zakończeniu mapy.
5.3 Tworzenie więcej stref i rozszerzanie istniejących stref
• Aby utworzyć więcej stref
Jeżeli twój trawnik jest oddzielony drogami lub masz kilka oddzielnych obszarów trawnika, możesz dotknąć
opcję Strefa działania w aplikacji, aby kontynuować zdalne tworzenie strefy działania. Możesz również
dodawać, usuwać i mody kować stref y w > Edycji mapy po zakończeniu mapowania.
• Aby rozszerzyć istniejące strefy
Aby rozszerzyć istniejącą strefę, dotknij Strefa działania w aplikacji, aby utworz yć obszar, który chcesz
uwzględnić. Jeśli dwa obszar y nakładają się, zostaną automatycznie połączone. Alternatywnie możesz
przejść do > Edycja mapy > Strefa działania po zakończeniu mapowania, aby rozszerzyć istniejącą
strefę.
105
Page 23
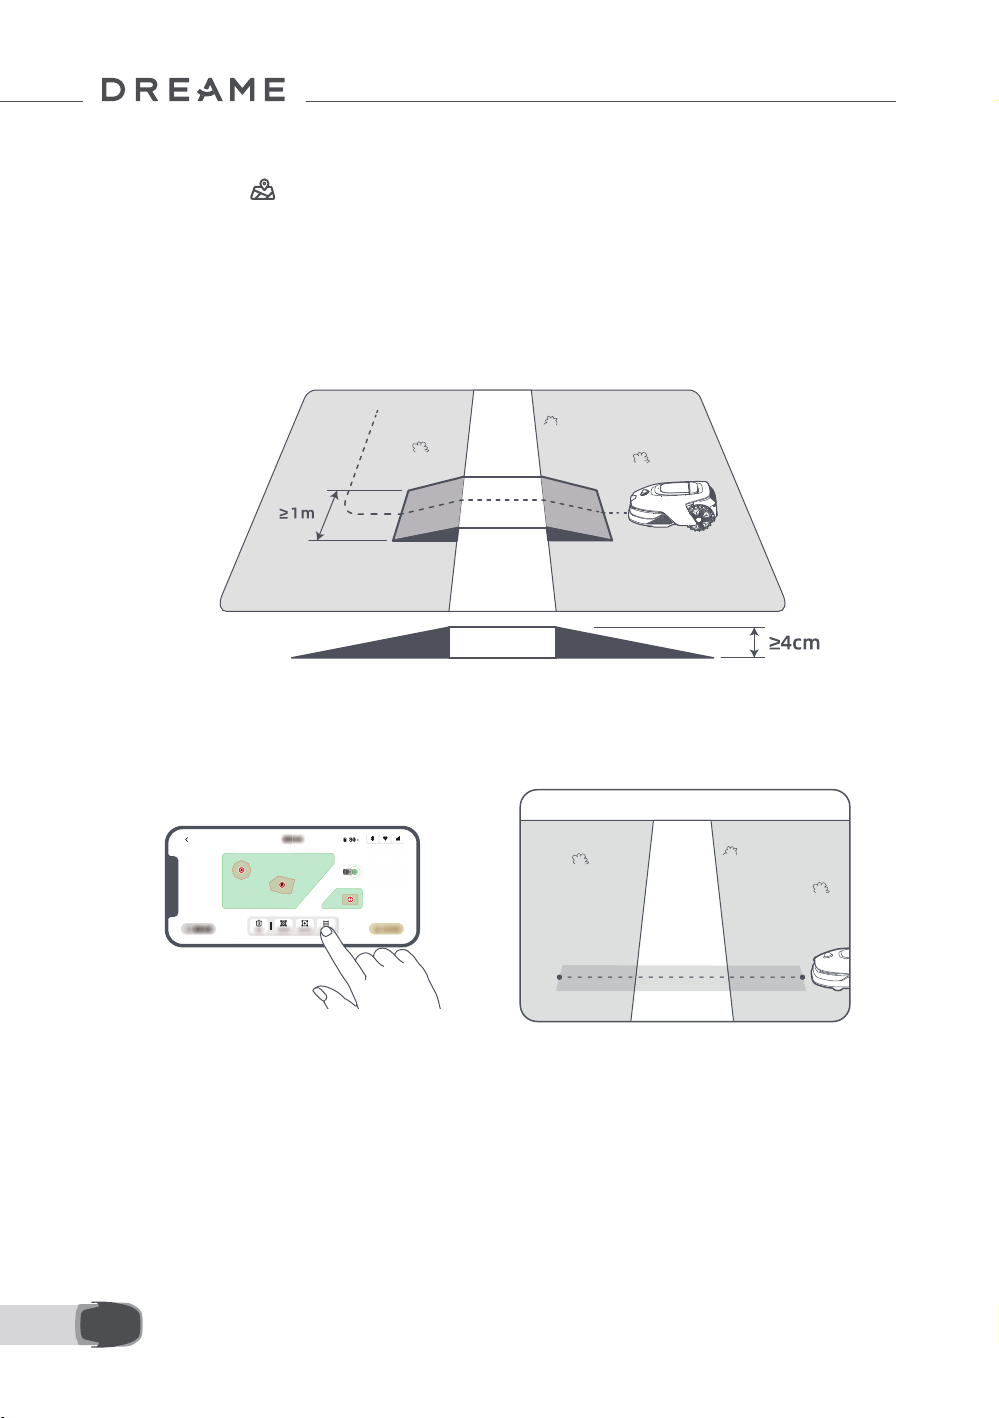
PL
• Aby oddzielić i połączyć strefy
Aby podzielić strefę na mniejsze lub połączyć strefy, które został y podzielone za pomocą aplikacji w jedną
większą, przejdź do > Edycja mapy > Ustawienia strefy i dotknij Rozdziel lub Scal strefy w aplikacji.
5.4 Ustaw ścieżkę
Dla oddzielnych stref wygeneruj ścieżkę, aby je po łączyć. Oddzielne strefy, które nie są połączone ścieżką,
będą niedostępne dla robota.
Uwaga: Robot domyślnie może poruszać się po ścieżce, ale bez koszenia trawy.
Ważne: Jeżeli przez twój trawnik przechodzą ścieżki wyższe niż 4 cm, umieść na nich przedmiot z pochyłą
powierzchnią o wysokości równej wysokości ścieżki (taki jak pomost).
• Aby połączyć dwie oddzielne strefy działania
W przypadku oddzielnych stref, wygeneruj ścieżki, aby je połączyć. W innym prz ypadku będą dla robota
niedostępne. Aby w ygenerować ścieżkę, dotknij Ścieżka.
Ważne: Upewnij się, że początek i koniec ścieżki znajdują się w stree działania.
• Aby połączyć strefę działania i stację ładowania
Jeżeli stacja ładowania znajduje się poza strefą działania, aby połączyć ją ze strefą działania, należy
wygenerować ścieżkę. Aby wygenerować ścieżkę, która pozwoli robotowi wrócić do stacji, dotknij Ścieżka.
Ważne: Upewnij się, że jeden koniec znajduje się wewnątrz obszaru roboczego, a drugi koniec jest
bezpośrednio przed stacją ładującą. Zaleca się w yrównanie ścieżki ze stacją ładującą.
Ważne: Podczas tworzenia ścieżek łączących strefę działania i stację ładowania, nie dokuj robota zdalnie
w stacji ładowania. W przeciwnym razie LiDAR może zostać zablokowany, co spowoduje niepowodzenie
mapowania.
106
Page 24
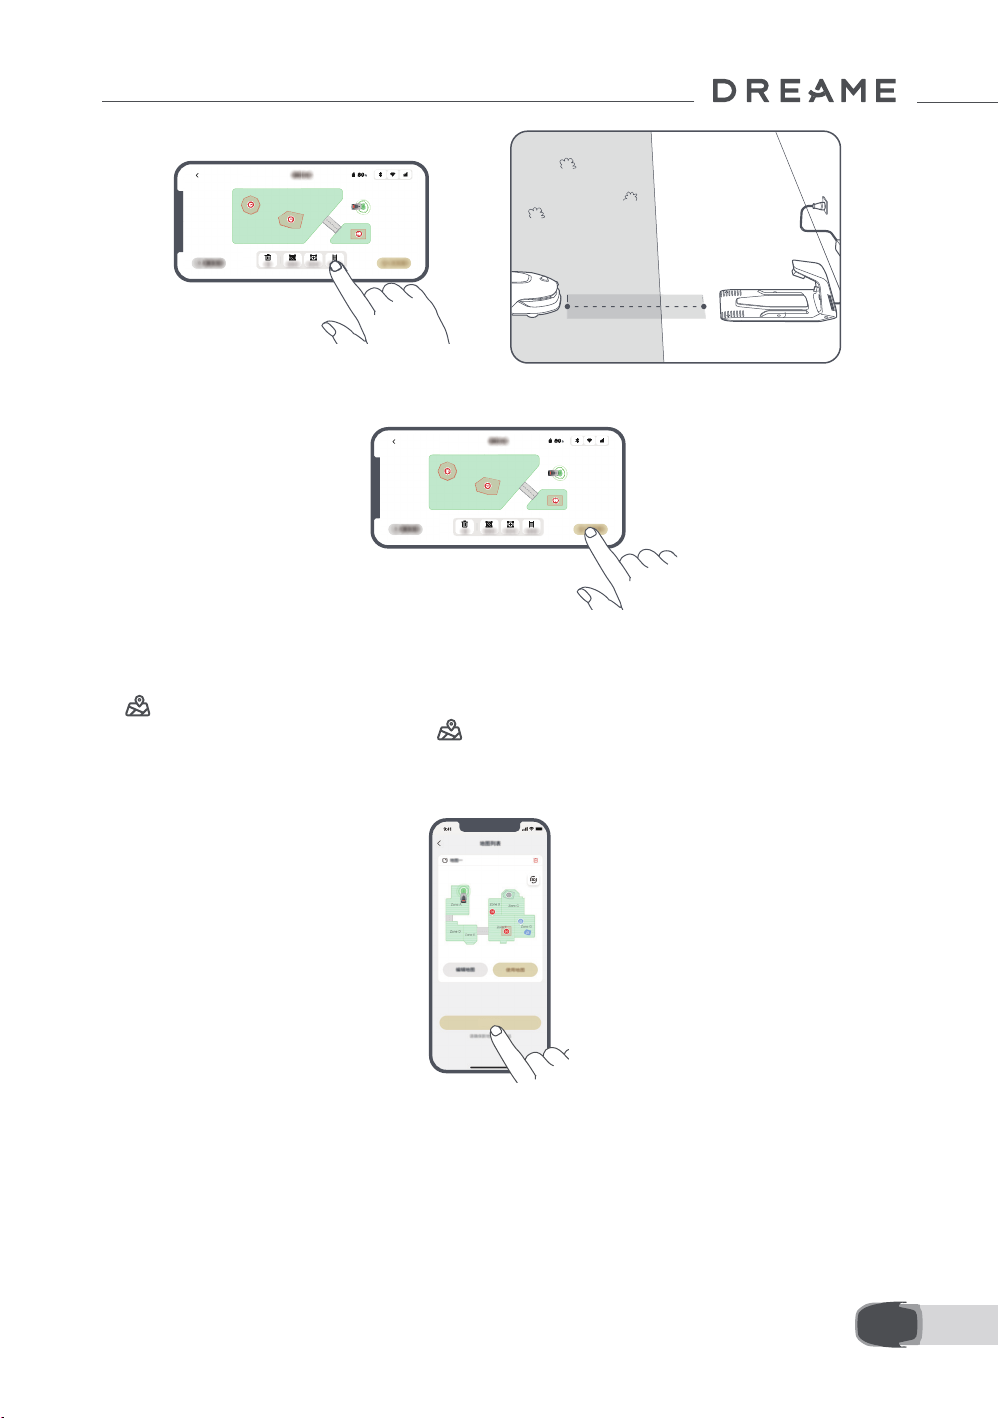
PL
5.5 Ukończ mapę
Po wygenerowaniu stref działania, ścieżek i stref wyłączonych, stuknij Ukończ mapę.
5.6 Dodaj drugą mapę
Jeśli nie ma ścieżki między twoim przednim a t ylnym ogrodem, możesz stworzyć drugą mapę. Po ukończeniu
pierwszej mapy, stuknij Dodaj mapę, aby kont ynuować tworzenie drugiej. Alternatywnie możesz przejść
do
> Edycja mapy i stuknąć Dodaj mapę po zakończeniu mapowania. Po zakończeniu drugiej mapy
możesz przełączać się między mapami przez > Edycja mapy.
Uwaga: Po przełączeniu mapy zostaną zastosowane harmonogramy i ustawienia koszenia bieżącej mapy.
Uwaga: Możesz zakupić dodatkową stację ładującą do zainstalowania na drugiej mapie dla większej
wygody. Z oddzielną stacją ładującą zainstalowaną na drugiej mapie, musisz t ylko ręcznie przenieść robota
między dwiema mapami.
Add map
6 Sposób działania
6.1 Rozpocznij pierwsze koszenie
Wskazówki przed koszeniem:
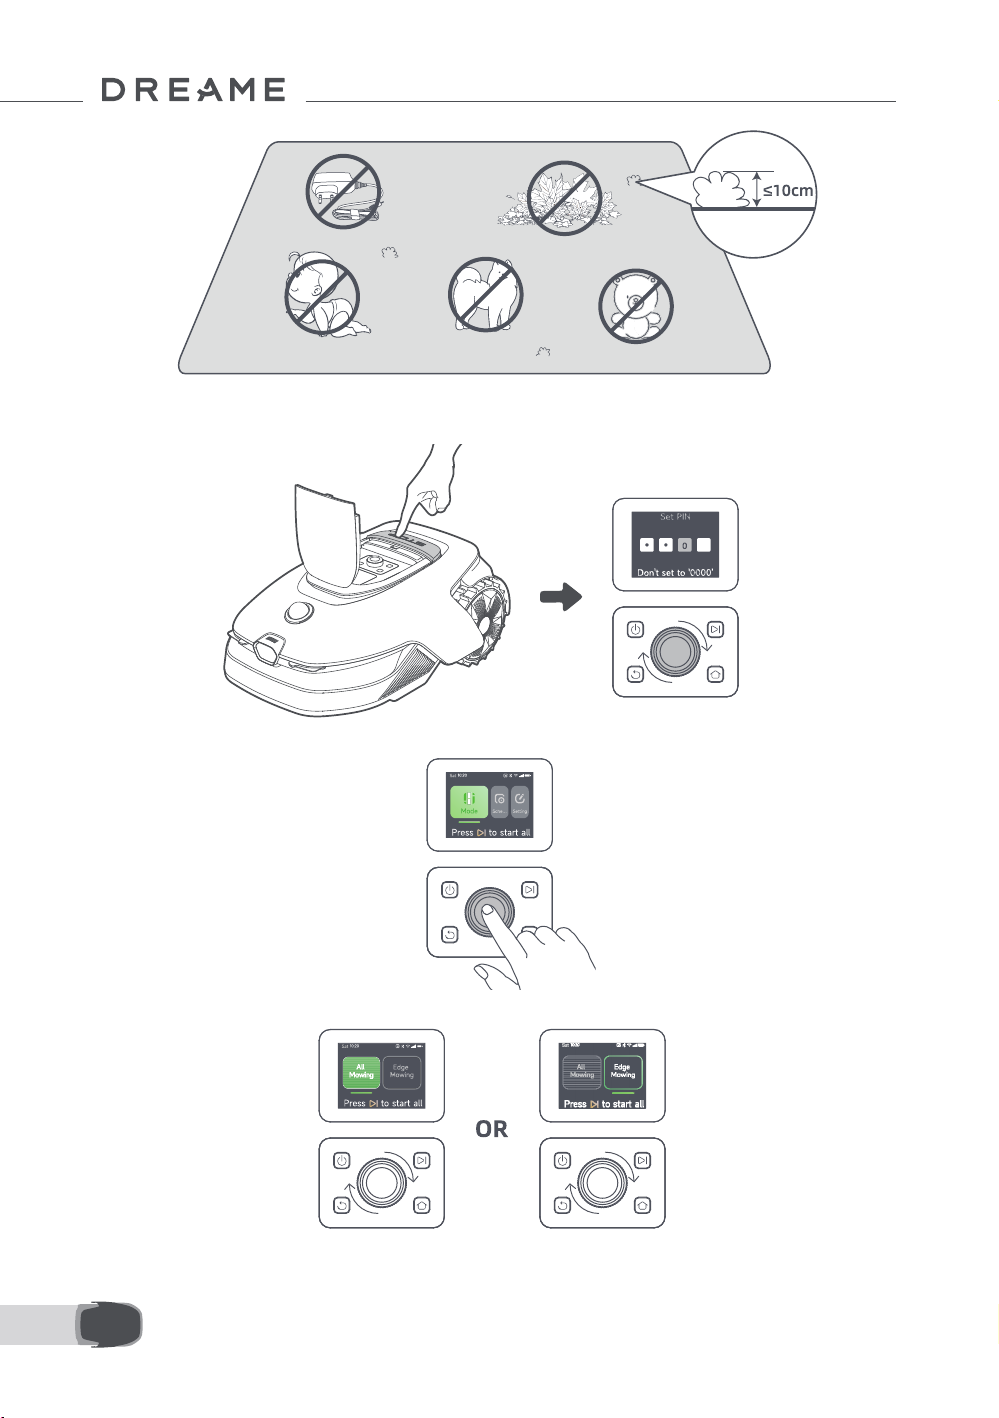
• Użyj konwencjonalnej kosiarki, aby skrócić trawę do wysokości nie więk szej niż 10 cm.
• Usuń z trawnika przeszkody, takie jak gruz, liście, ster ty przedmiotów, zabawki. Upewnij się, że podczas
koszenia na trawniku nie przeby wają dzieci i zwierzęta.
• Wyrównaj nierówności trawnika.
• Z wyprzedzeniem ustaw w aplikacji preferencje koszenia (takie jak skuteczność koszenia, wysokość
koszenia czy kierunek koszenia).
107
Page 25
PL
a) Rozpocznij za pomocą panelu kontrolnego
1. Naciśnij przycisk Stop, aby ot worzyć pokrywę i wprowadzić kod PIN.
2. Wybierz „Tryby” na wyświetlaczu i przyciśnij pokrętło.
3. Obróć pokrętło, aby wybrać tryb koszenia.
108
Page 26
PL
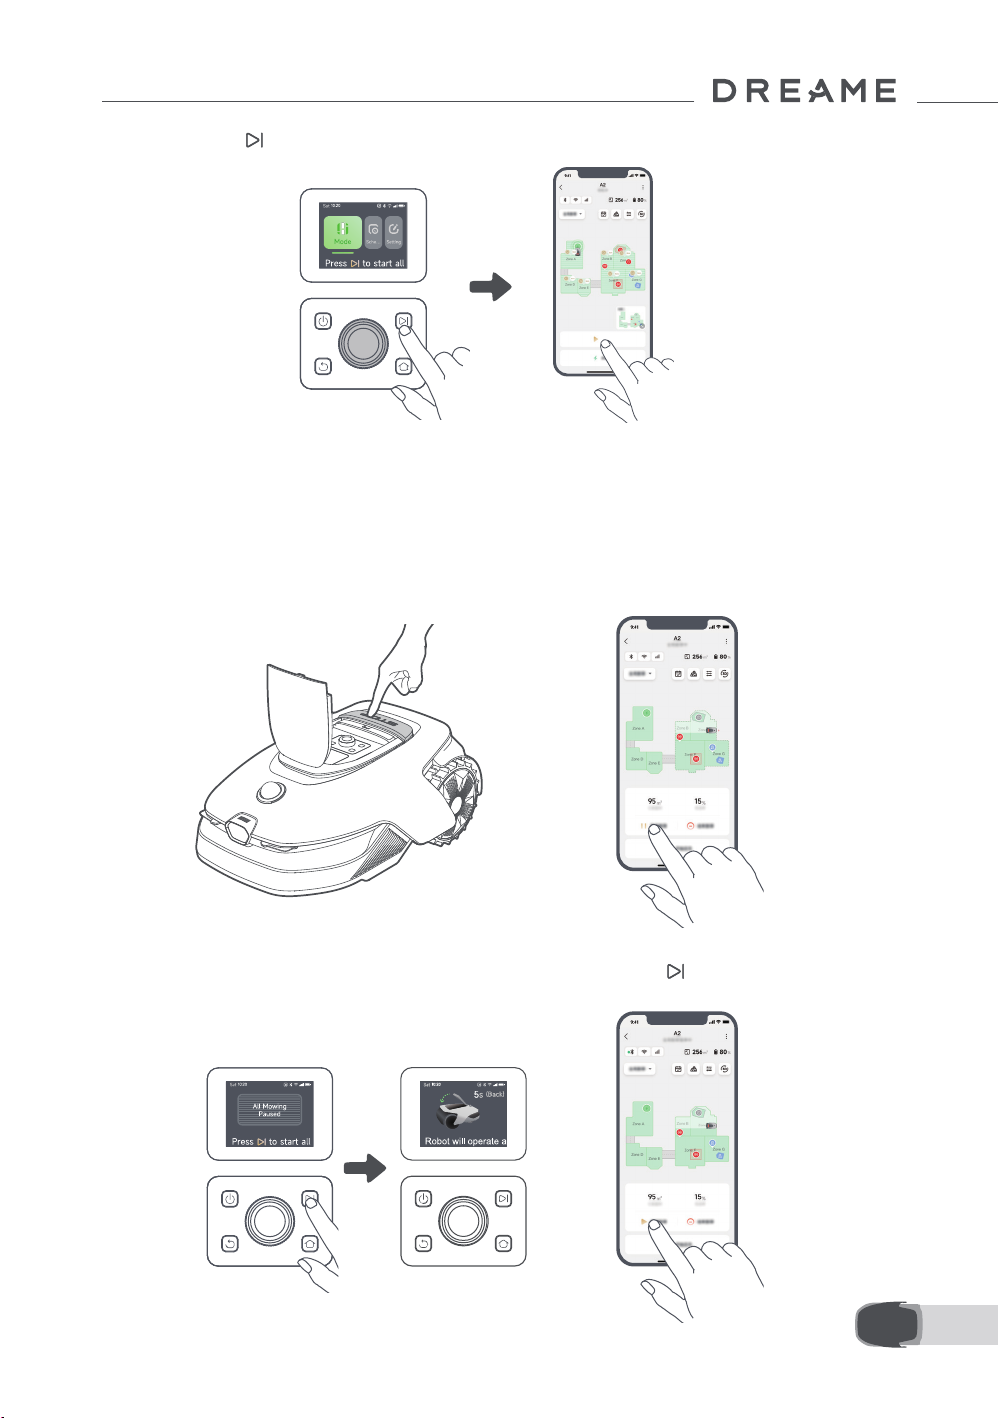
4. Naciśnij przycisk
Start
rozpocznie koszenie całego obszaru.
b) Rozpocznij w aplikacji
1. Otwórz aplikację.
2. Wybierz tryb koszenia, a następnie dotknij przycisku Rozpocznij, aby uruchomić robota.
i zamknij pokrywę górną w ciągu 5 sekund. Robot opuści stację ładującą i
6.2 Wstrzymaj
Aby wstrzymać obecne zadanie, naciśnij przycisk Stop na robocie lub dotknij Wstrzymaj w aplikacji.
Uwaga: Robot nie może zostać uruchomiony bezpośrednio z aplikacji po naciśnięciu przycisku Stop. Aby
wznowić działanie, wprowadź kod PIN na panelu sterowania.
OR
6.3 Wznów
Aby wznowić zadanie, gdy robot jest w stanie wstrzymania, naciśnij przycisk , a następnie zamknij
górną pokrywę w ciągu 5 sekund. Robot wznowi poprzednie zadanie. Alternatywnie, możesz dotknąć
Kontynuuj w aplikacji.
OR
109
Page 27
PL
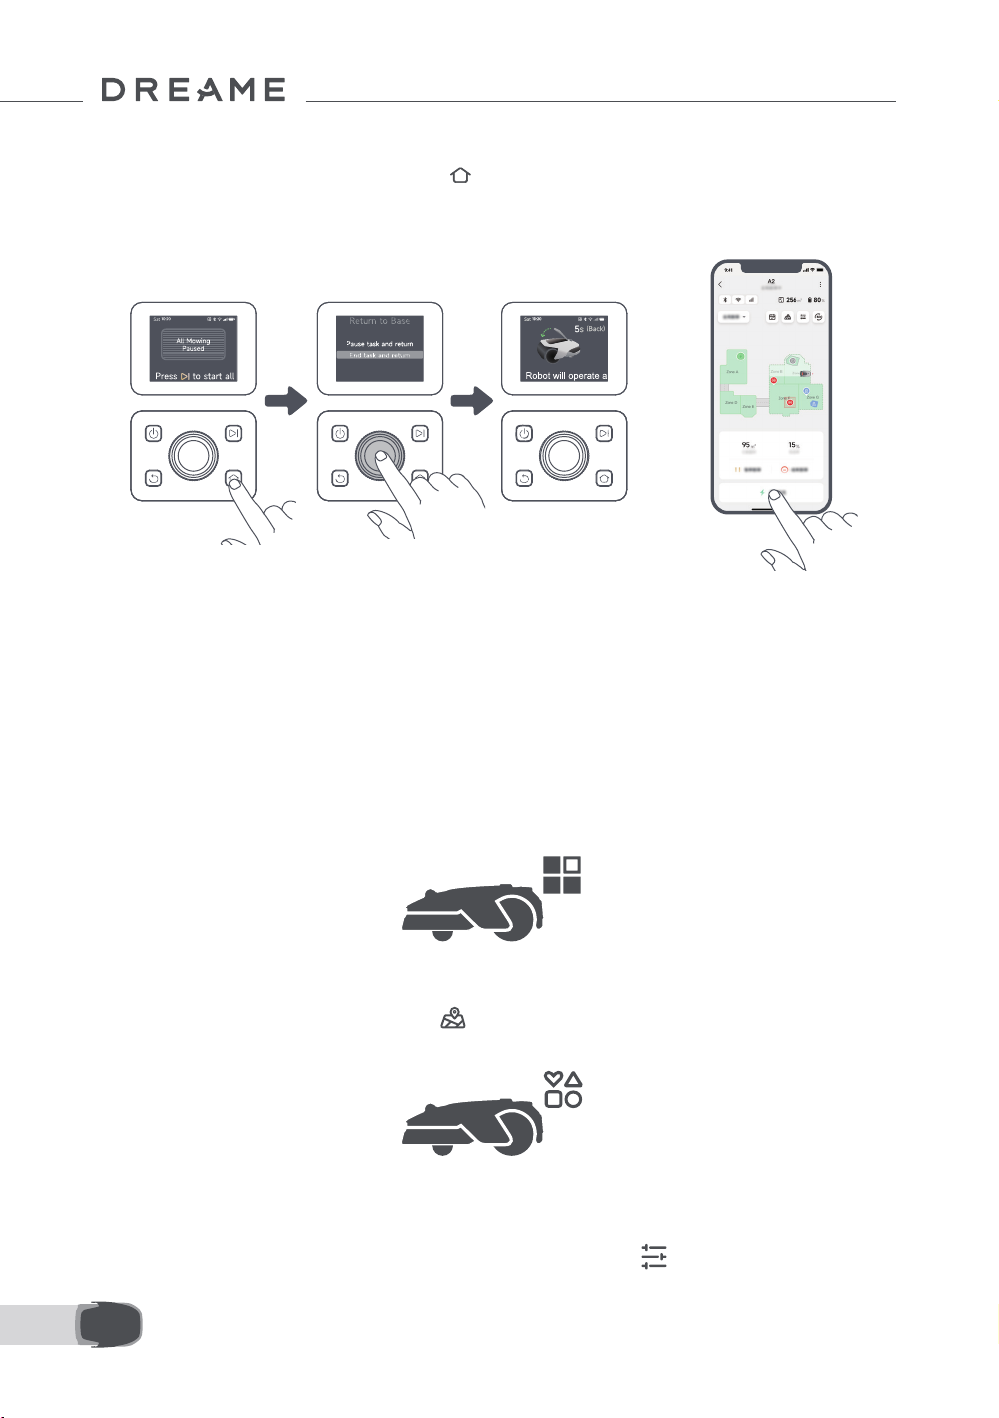
6.4 Wróć do stacji ładowania
Aby odesłać robota do stacji ładującej, naciśnij na panelu sterowania. Potwierdź wstrzymanie
lub anulowanie bieżącego zadania, a następnie zamknij górną pokrywę w ciągu 5 sekund. Robot
automatycznie wróci do stacji ładującej, aby się naładować. Alternaty wnie możesz wybrać Rozpocznij
powrót do stacji w aplikacji, aby odesłać robota.
OR
7 Aplikacja Dreamehome
Aplikacja, która daje Ci więcej możliwości
Dreamehome to coś znacznie więcej, niż program do zdalnego sterowania robotem. W aplikacji możesz
robić wiele rzecz y: wprowadzać zdalnie ustawienia, eksper ymentować z różnymi trybami koszenia,
swobodnie edytować mapę i plan koszenia.
7.1 Tryby koszenia
Robot oferuje różne tryby koszenia. W aplikacji można wybierać różne tryby koszenia: koszenie całego
obszaru, koszenie strefy, koszenie krawędzi, koszenie miejscowe i tr yb ręczny.
7.2 Kształty koszenia
Dostosuj swój trawnik, dodając kształty przez
ksz tałty będą wyłączone z koszenia we wszystkich trybach koszenia. Możesz zmienić ich pozycję, rozmiar
lub usunąć je w Kształty.
> Edycja mapy > Kształty w aplikacji. Zdeniowane
7.3 Tarcza tnąca EdgeMaster ™
Tarcza tnąca EdgeMaster ™ została zaprojektowana tak, aby poruszać się na bok, gdy dotrze do krawędzi
trawnika, zapewniając czystsze cięcie. Aby włącz yć tę funkcję, przejdź do
krawędzi > EdgeMaster ™ w aplikacji.
> Ustawienia koszenia
110
Page 28
PL
7.4 Plan
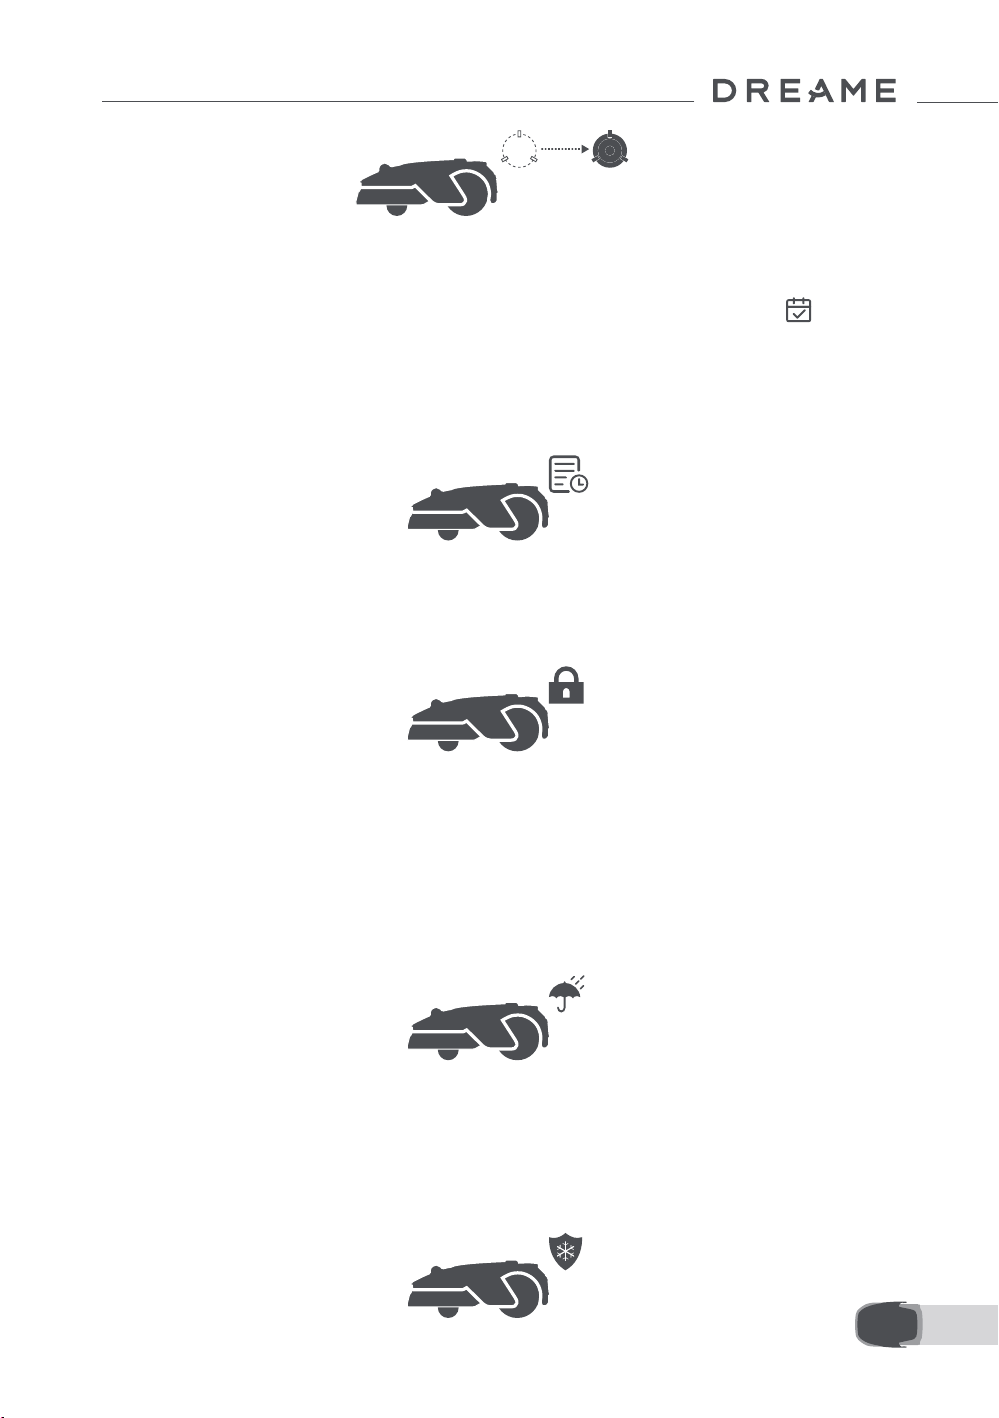
Po ukończeniu pierwszej mapy, robot automatycznie generuje dwutygodniowe plany koszenia dostosowane
do wielkości trawnika: „Plan wiosenno-letni” i „Plan jesienno-zimowy”. Możesz dotknąć
aby wprowadzić szczegółowe ustawienia planu. Gdy funkcja planu jest włączona, jeśli chodzi o codzienne
koszenie, możesz w pełni zdać się na robota. Jedyne, co musisz robić, to regularnie dbać o właściwą
konserwację robota.
Uwaga: Jeżeli obawiasz się, że podczas autonomicznego działania w pewnych godzinach robot może
zakłócać spokój sąsiadów, możesz przejść do zakładki Ustawienia > Nie przeszkadzać i ustawić czas trybu
Nie przeszkadzać w aplikacji.
w aplikacji,
7.5 Blokada rodzicielska
Jeśli chcesz uniemożliwić dzieciom uruchomienie robota, przejdź do Ustawienia w aplikacji i włącz funkcję
Blokada rodzicielska. Po jej włączeniu, jeśli osłona pozostaje otwarta i w ciągu 5 minut nie zostanie
wykonane żadne działanie, robot zostanie automatycznie zablokowany.
7.6 Ochrona przed deszczem
Jeżeli obawiasz się, że na koszenie mogą wywrzeć negatywny wp ływ niekorzystne warunki pogodowe,
możesz włączyć funkcję Ochrona przed deszczem w Ustawieniach na panelu sterowania lub w aplikacji.
Gdy ta funkcja jest ak tywna, robot automat ycznie przery wa koszenie i wraca do stacji ładowania, gdy pada
deszcz. Możesz ustawić czas ochrony przed deszczem w aplikacji.
Uwaga: Koszenie mokrej traw y może uszkodzić twój trawnik. Zaleca się wydłużenie czasu ochrony, aby
trawa mogła w yschnąć przed ponownym koszeniem. Domyślny czas ochrony wynosi 3 godziny i możesz go
zwiększyć w aplikacji.
7.7 Ochrona przed mrozem
Jeśli temperatura spadnie poniżej 6° C, koszenie może tr wale uszkodzić trawniki. Bateria nie będzie się
ładować z powodu mechanizmu ochrony. Aby temu zapobiec, możesz włączyć funkcję Ochrona przed
mrozem w Ustawieniach, za pomocą panelu sterowania lub aplikacji. Funkcja ta automatycznie wstrzyma
koszenie i wyśle robota z powrotem na stację ładującą, gdy temperatura spadnie poniżej 6° C. Robot
wznowi koszenie, gdy temperatura przekroczy 11° C .
111
Page 29
PL
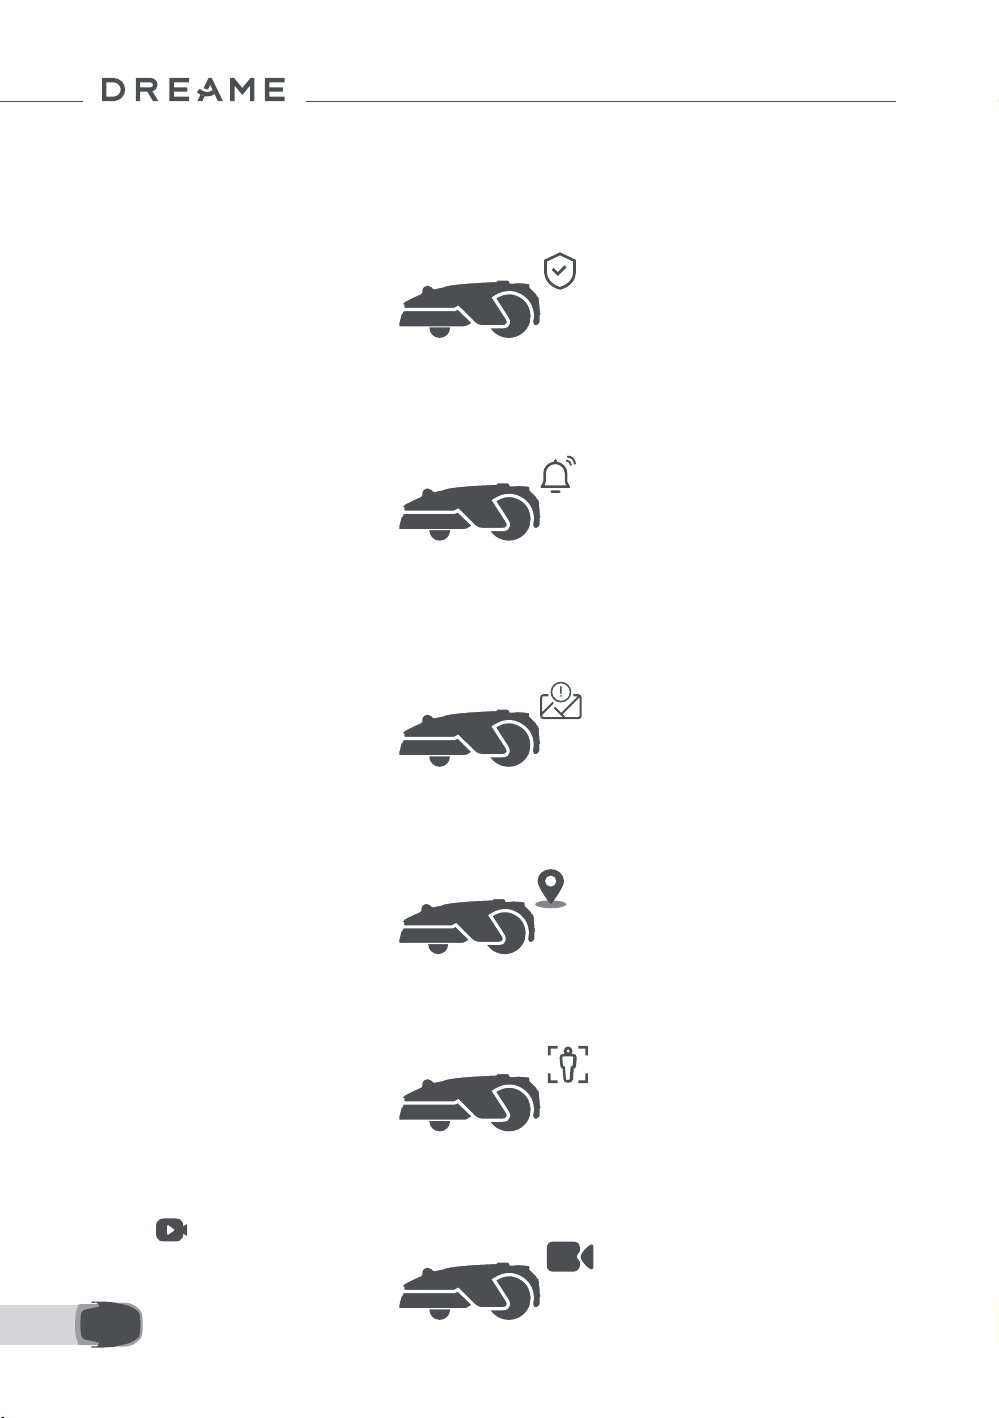
7.8 Funkcje bezpieczeństwa
Robot jest wyposażony w wiele funkcji zabezpieczających przed kradzieżą, wspomaganych przez
wbudowany GPS w module do łączenia się z internetem, zapewniając dodatkowe bezpieczeństwo.
Dodatkowo, kamera przednia wykrywa obecnośći ludzi, co sprawia, że robot jest pomocnym strażnikiem
ogrodu.
7.8.1 Alarm w przypadku utraty kontaktu z podłożem
Po włączeniu tej funkcji alarm włączy się nat ychmiast po podniesieniu robota, a robot zostanie
zablokowany. Aby wznowić działanie, najpierw wprowadź kod PIN na robocie.
7.8.2 Alarm w przypadku wyjechania poza obręb mapy
Jeżeli ta funkcja jest włączona, robot zostanie zablokowany i alarm włączy się natychmiast po wyjechaniu
poza obręb mapy.
7.8.3 Lokalizacja w czasie rzeczywistym
Po włączeniu tej funkcji możesz zobaczyć bieżącą lokalizację robota w Mapach Google.
7.8.4 Ostrzeżenie o wykryciu obecności ludzi
Po włączeniu robot powiadomi Cię o wykryciu obecności ludzi.
7.8.5 Obraz w czasie rzeczywistym
Chcąc monitorować postępy koszenia ogrodu w czasie rzeczywist ym, z dowolnego miejsca i w każdej chwili,
dotknij
.
112
Page 30
PL
7.8.6 Patrol
Gdy robot znajduje się w trybie czuwania, korzystając z aplikacji można go wysłać na patrol wzdłuż
wyznaczonych granic lub do określonych miejsc w ogrodzie. Funkcja jest dostępna po włączeniu
Patrol.
>
7.9 Niestandardowy okres ładowania
Aby dostosować okres ładowania robota do określonych godzin, możesz włączyć funkcję Niestandardowy
okres ładowania przez Ustawienia > Ładowanie w aplikacji. Po aktywacji robot naładuje się do 20%, gdy
poziom baterii jest niski, pod warunkiem że nie ma zadań koszenia. Pełne ładowanie zostanie wykonane
tylko w wyznaczonym okresie ładowania. Możesz również dostosować Poziom naładowania baterii
do automatycznego ładowania i Poziom naładowania baterii do wznowienia zadań, aby ustawić
poziomy baterii, przy których robot automatycznie wróci do stacji ładowania lub wznowi niedokończone
zadania koszenia.
Uwaga: Zespół techniczny Dreame będzie prowadził zdalne aktualizacje i przeglądy oprogramowania
rmowego i aplikacji. Aby upewnić się, że posiadasz najnowszą wersję aplikacji i oprogramowania
rmowego i cieszyć się największą ilością funkcji, regularnie sprawdzaj powiadomienia lub włącz funkcję
Automatycznie pobieraj aktualizacje.
8 Konserwacja
Aby zapewnić sobie najlepsze działanie i największą ż ywotność robota, cz yść robota regularnie i wymieniaj
zużyte części zgodnie z następującym harmonogramem:
Część Częstotliwość wymiany
Ostrza Co 6-8 tygodni lub wcześniej
Szczotka czyszcząca Co 12 miesięcy lub wcześniej
Uwaga: Możesz sprawdzić pozostały czas dla ostrzy i szczotki czyszczącej, przechodząc do Ustawienia
> Części zużywalne i konserwacja w aplikacji. Po wymianie materiałów eksploatacyjnych zgodnie z
instrukcjami przejdź do strony szczegółów materiału i stuknij Wymieniłem to, aby zresetować licznik.
Uwaga: Jeśli wyznacz yłeś obszar y w swoim ogrodzie do rut ynowego czyszczenia i serwisowania robota,
możesz ustawić Punkty Konserwacji na mapie, przechodząc do Ustawienia > Przejdź do Punktu
Konserwacji > Edytuj Punkt. Po ustawieniu punktów konser wacji możesz po prostu stuknąć Idź, aby
skierować robota do w yznaczonych miejsc w celu łatwej obsługi.
8.1 Czyszczenie
Regularnie czyść swojego robota, aby zapobiec gromadzeniu się ścinków trawy i brudu, które mogą zatykać
tarczę tnącą i koła napędowe, co może wpływać na wydajność koszenia, dokowania i poruszania się.
Zalecamy uż ycie zestawu do czyszczenia, dostępnego w lokalnych sklepach lub online.
Ostrzeżenie: Przed czyszczeniem wyłącz robota i odłącz stację ładującą.
Ostrzeżenie: Przed odwróceniem robota upewnij się, że pokry wa lidaru jest założona, aby uniknąć
uszkodzenia lidaru.
113
Page 31
PL
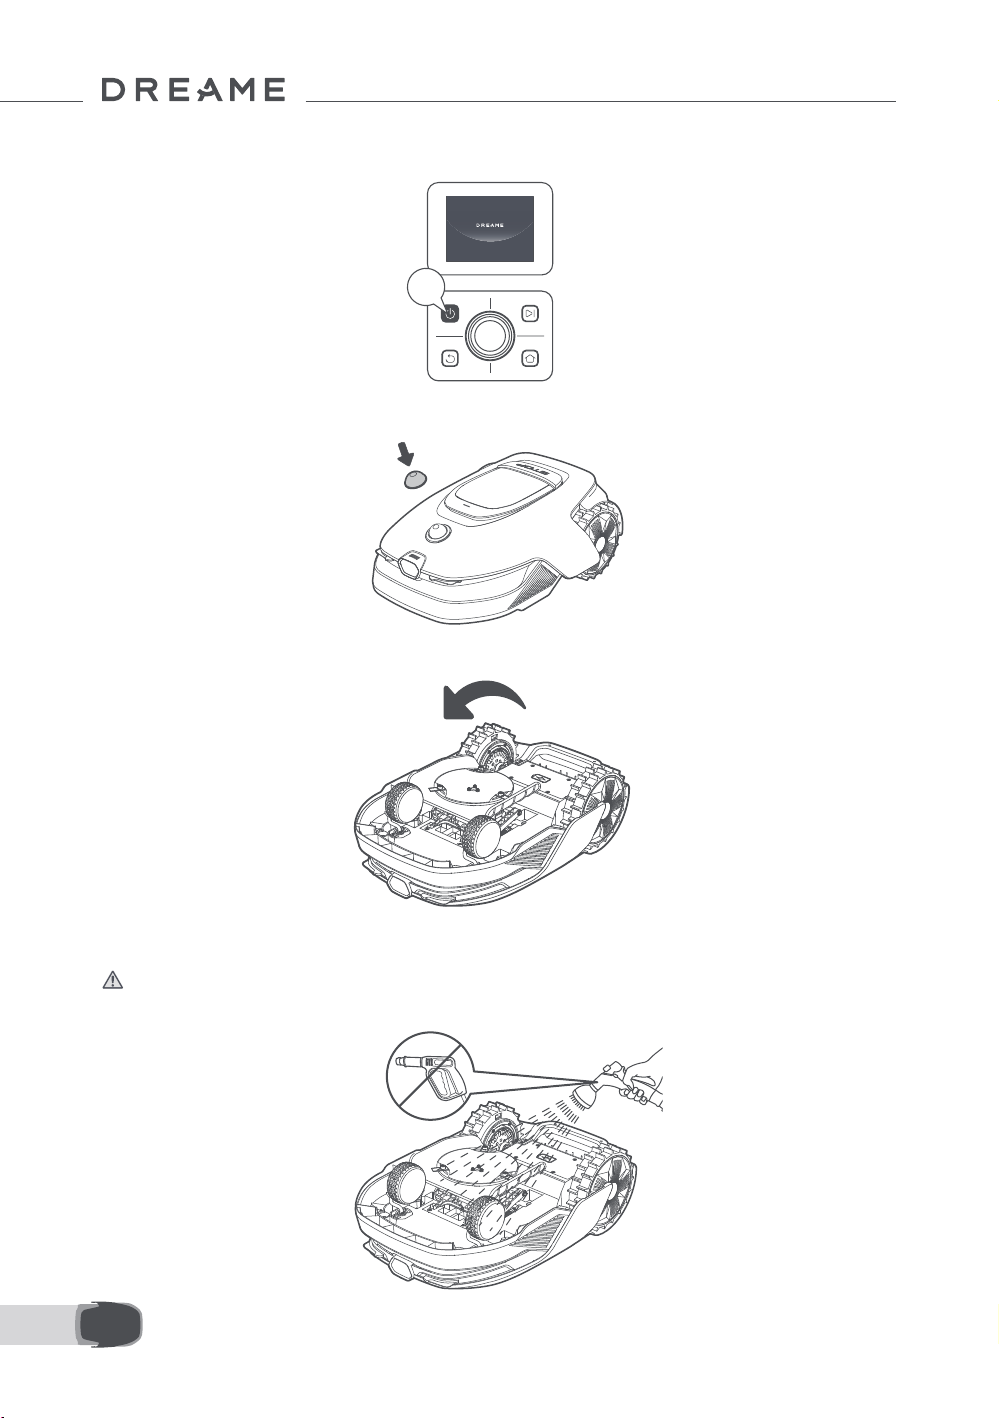
• Korpus robota, podwozie i tarcza tnąca:
1. Wyłącz robota.
2. Załóż pokrywę lidaru na LiDAR.
3. Odwróć robota do góry nogami.
2s
4. Wyczyść korpus robota, tarczę tnącą i podwozie za pomocą węża.
Ostrzeżenie: Podczas cz yszczenia podwozia, nie dotykaj ostrzy. Przed czyszczeniem załóż rękawice.
Ostrzeżenie: Nie używaj do mycia myjki wysokociśnieniowej. Nie używaj detergentów.
114
Page 32
PL
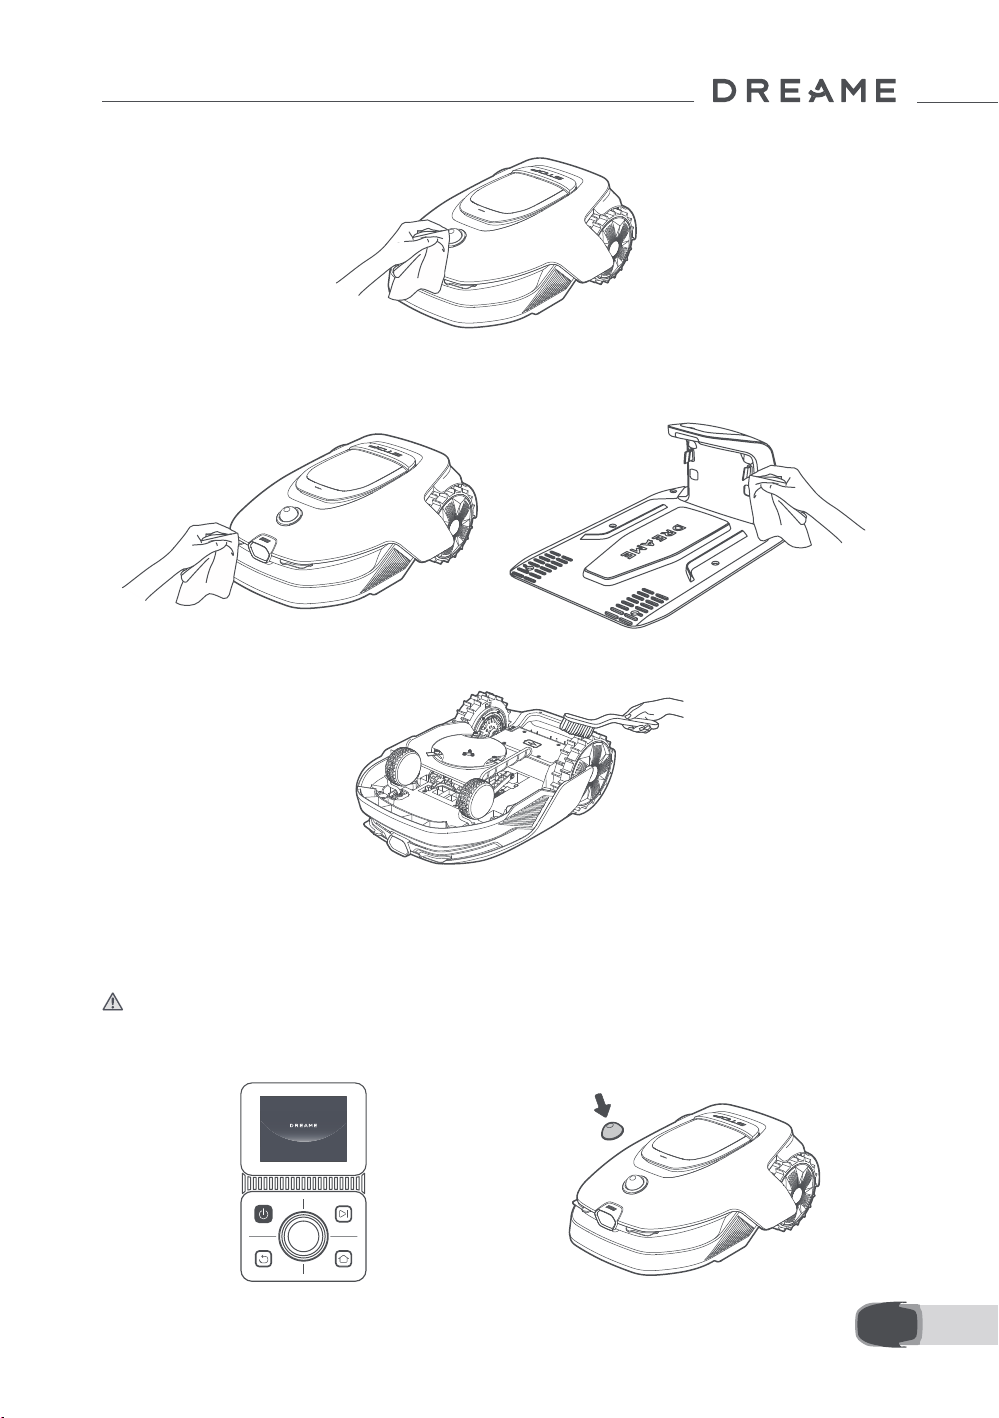
5. Użyj niestrzępiącej się szmatki, aby starannie wyczyścić czujnik LiDAR.
• Styki ładowania i przednia kamera:
Styki ładowania robota i stacji ładowania oraz przednią kamerę czyść czystą ściereczką. Po czyszczeniu
upewnij się, że styki ładowania i przednia kamera są całkowicie suche.
• Koła napędowe:
Użyj szczotki, aby usunąć błoto z kół, zapewniając dobrą przyczepność.
8.2 Wymiana części
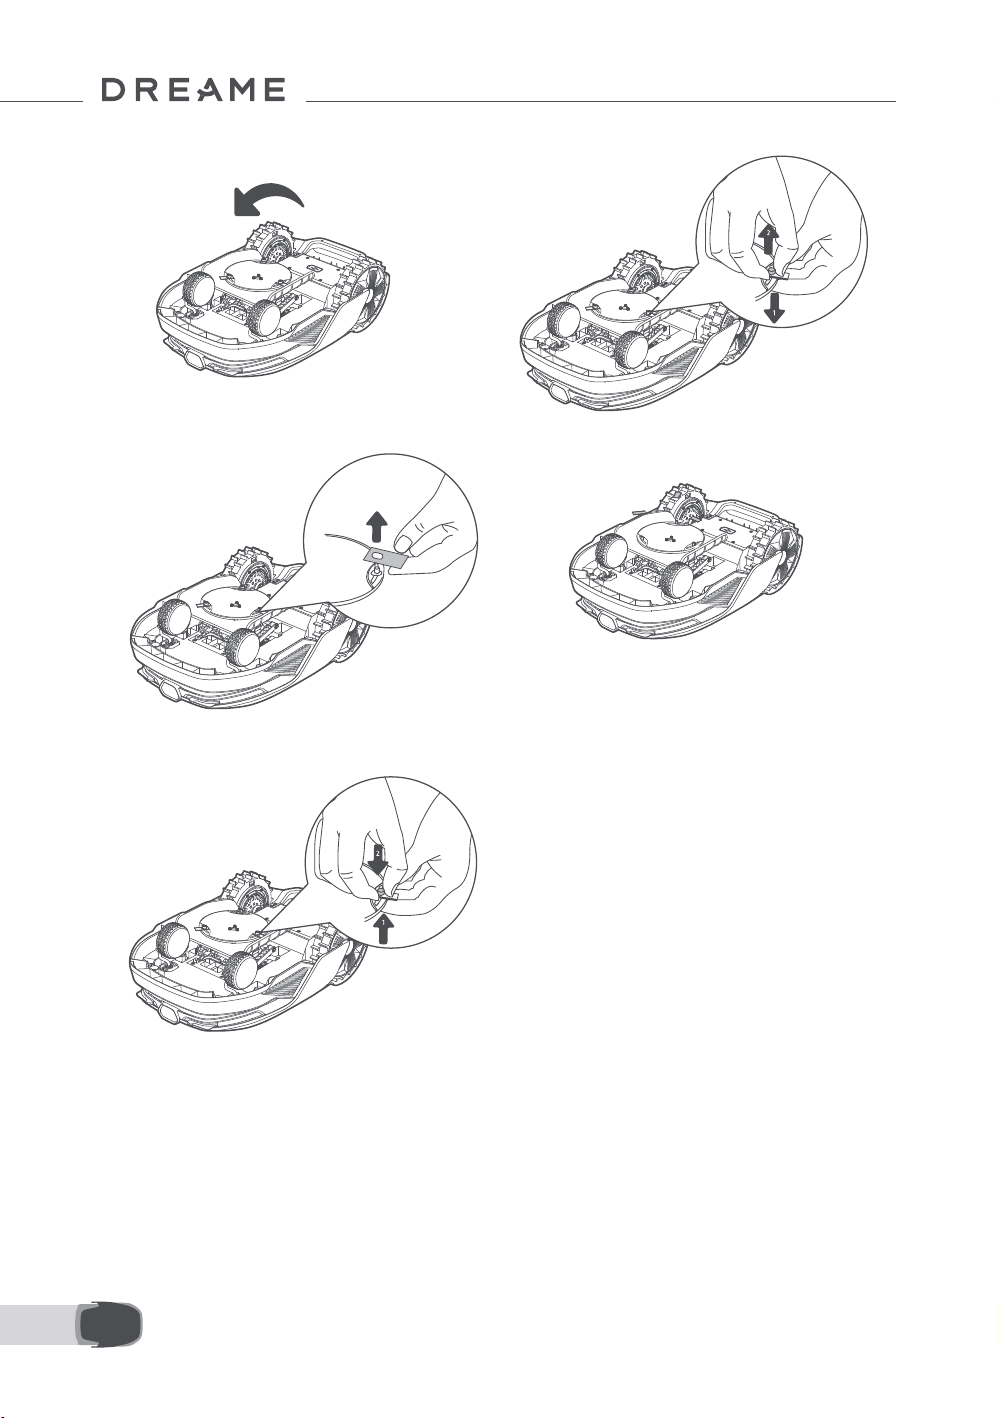
• Wymiana ostrzy
Aby zachować odpowiednią ostrość ostrzy, wymieniaj je regularnie. Zaleca się wymieniać ostrza co 6–8
tygodni lub wcześniej. Używaj tylko oryginalnych ostrzy Dreame.
Ostrzeżenie: Proszę w yłączyć robota. Załóż rękawice ochronne przed wymianą ostrzy.
Uwaga: Aby zapewnić stabilny system koszenia, zawsze w ymieniaj wszystkie trzy ostrza naraz.
1. Wyłącz robota. 2. Upewnij się, że pokrywa lidaru jest założona.
115
Page 33
PL
3. Umieść robota na miękkim podłożu i odwróć
go do góry nogami.
4. Usuń oprawkę naciskając przycisk pod tarczą
tnącą.
5. Usuń ostrze, wsuwając trzonek w otwór na
ostrzu.
7. Naciśnij przycisk pod tarczą tnącą i nasuń
oprawkę na trzonek, aby umocować ostrza i
oprawki.
6. Usuń w ten sposób wszystkie 3 ostrza wraz z
oprawkami.
8. Upewnij się, że ostrza swobodnie się
obracają.
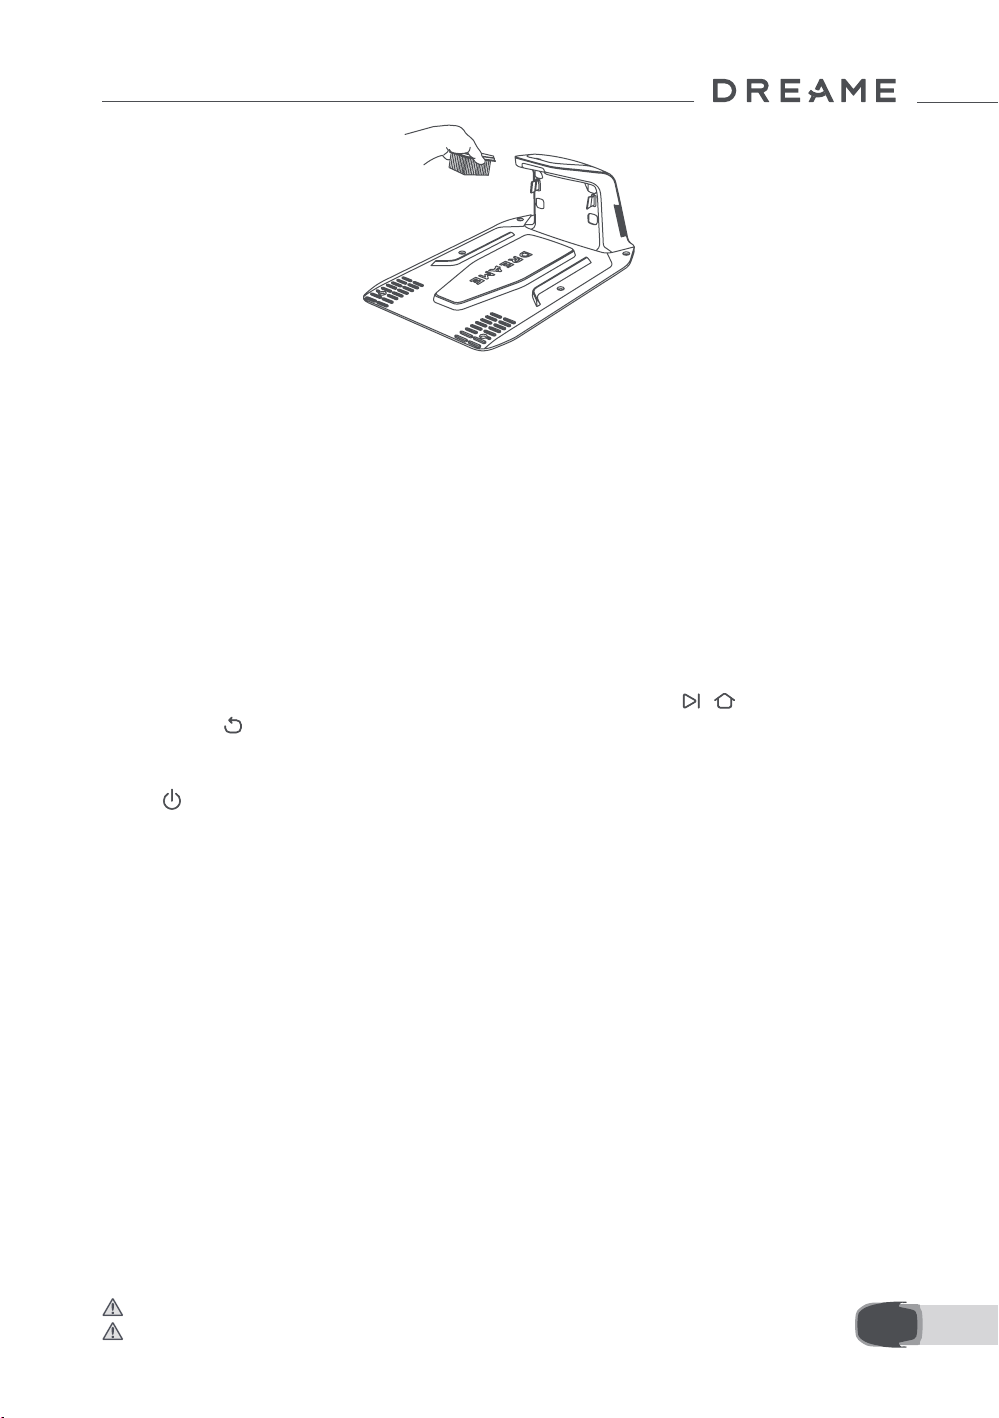
• Wymiana szczotki czyszczącej
Gdy szczotka czyszcząca lidaru się zużyje, jej włosie może się strzępić i ulegać deterioracji, co z kolei może
negat ywnie wpłynąć na jakość czyszczenia. Aby zapewnić sobie najlepsze rezultaty czyszczenia, w ymieniaj
szczotkę czyszczącą regularnie. Zaleca się wymieniać szczotkę czyszczącą co 12 miesięcy lub wcześniej.
116
Page 34
PL
9 Bateria
Aby zapewnić sobie najdłuższą ż ywotność baterii, ładuj robota co 6 miesięcy. Gwarancja nie pokrywa
uszkodzeń baterii spowodowanych jej całkowitym rozładowaniem. Nie ładuj baterii, gdy temperatura
otoczenia jest wyższa niż 45° C lub niższa niż 6° C. Temperatura przechowy wania długoterminowego
dla baterii powinna w ynosić pomiędzy -10° C a 35° C. Aby zminimalizować ryzyko uszkodzeń, zaleca się
przechowywać baterię w temperaturze między 0° C a 25° C.
Uwaga: Żywotność baterii robota zależy od częstotliwości uży wania i długości działania. Jeżeli bateria
jest uszkodzona i nie może zostać naładowana, nie wyrzucaj jej wraz ze zwykł ymi śmieciami. Przestrzegaj
przepisów dotyczących recyklingu.
Tryb ładowania przy niskim poziomie baterii:
Jeżeli tryb ładowania przy niskim poziomie baterii jest włączony, funkcje niezwiązane z ładowaniem zostaną
wyłączone. (Wyświetlacz i sieć również zostaną wyłączone).
• Aby włączyć tryb ładowania o niskiej mocy, przytrzymaj jednocześnie przyciski
naciśnij przycisk 5 razy. Usłyszysz komunikat głosowy: tryb ładowania przy niskim poziomie baterii
wł ączony.
• Aby wyłączyć tryb ładowania przy niskim poziomie baterii, uruchom ponownie robota lub szybko naciśnij
przycisk
5 razy.
i , a następnie szybko
10 Przechowywanie w okresie zimowym
• Robot
1. Naładuj baterię do pe łna przed wyłączeniem robota.
2. Zanim odłożysz robota na zimę, wyczyść go dokładnie.
3. Załóż pokrywę ochronną LiDAR-u.
4. Robot powinien być przechowywany w suchym miejscu, w temperaturze powyżej 0° C.
• Stacja ładowania
Odłącz stację ładowania od prądu i umieść ją w suchym i chłodnym miejscu, bez bezpośredniego działania
promieni słonecznych.
Uwaga: Po zimowym przechowywaniu proszę ponownie zainstalować stację ładującą i umieścić w niej
robota do ładowania. Jeśli ponownie zainstalujesz stację ładującą w innym miejscu, robot automat ycznie
zaktualizuje lokalizację stacji, gdy tylko się naładuje i opuści stację. W przypadku błędów pozycjonowania z
powodu dużych zmian w ogrodzie, zaleca się ponowne mapowanie obszaru.
11 Transport
Do transportu na długie odległości upewnij się, że robot jest wyłączony. Zaleca się uż ycie oryginalnego
opakowania. Załóż osłonę ochronną na LiDAR.
Ostrzeżenie: Wyłącz robota przed transportem.
Ostrzeżenie: Podnieś robota za tylny uchw y t, trzymając tarczę tnącą z dala od ciała.
117
Page 35
PL
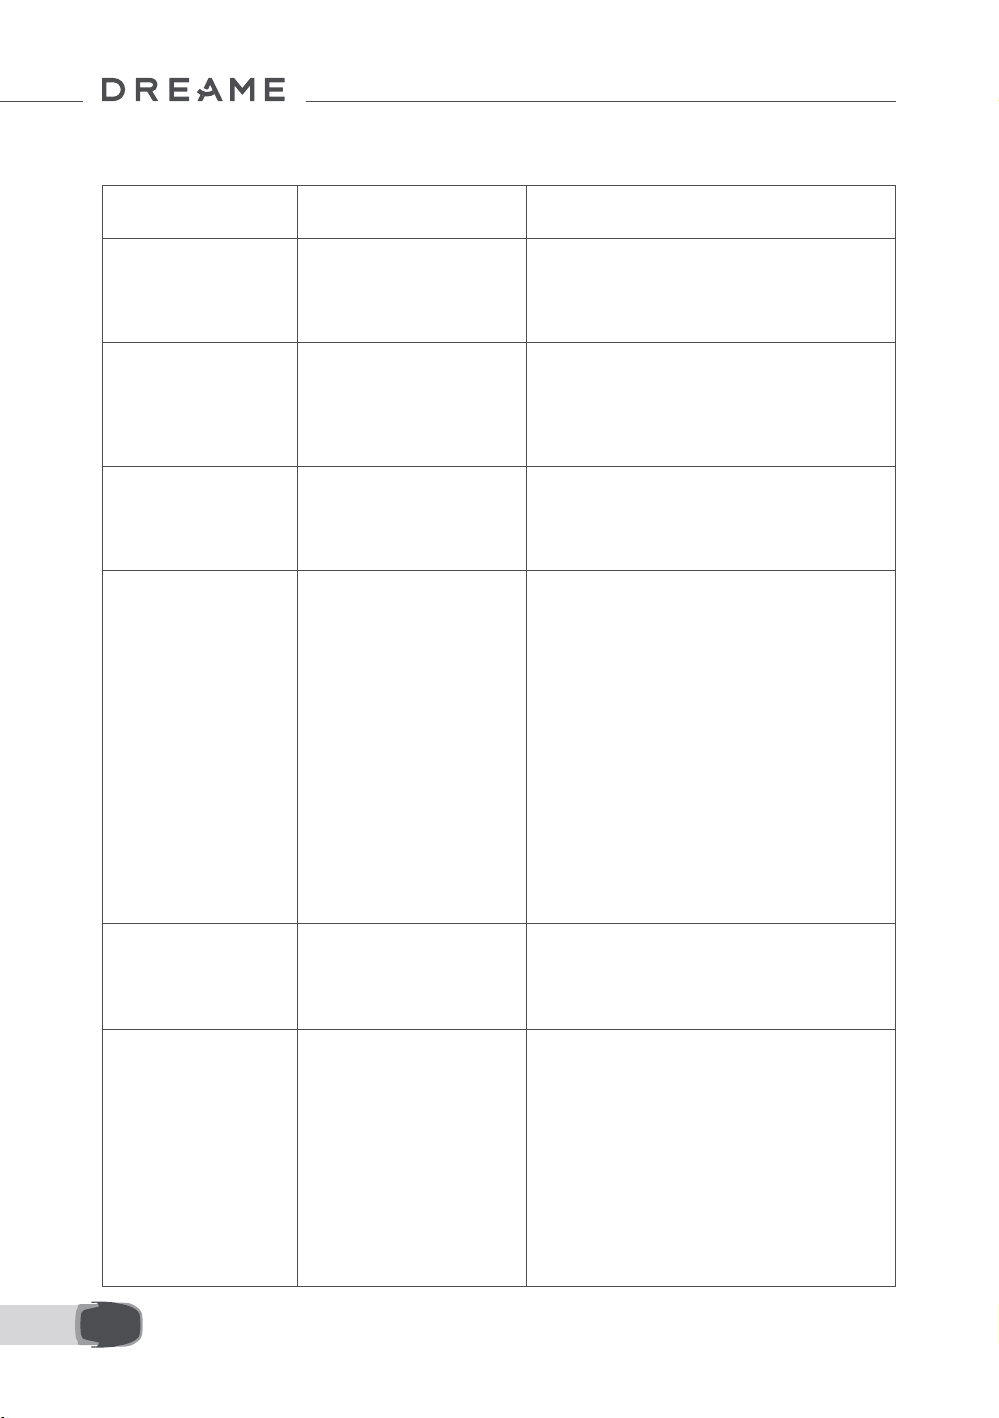
12 Rozwiązywanie problemów
Problem Przyczyna Rozwiązanie
Robot nie jest połączony
z aplikacją.
Robot o utracił kontakt z
podłożem.
Robot jest przechylony.
Robot jest
unieruchomiony.
Błąd lewego/prawego
tylnego koła.
Tarcza tnąca nie może
się obracać.
1. Robot znajduje się poza
sygnałem WiFi lub zasięgiem
Bluetooth.
2. Robot jest wyłączony lub
ponownie się uruchamia.
Koło nie dotyka ziemi.
Przechył robota jest większy
niż 37° .
Robot jest unieruchomiony i
nie może się wydostać.
Koło nie może się obracać
lub zachodzi problem z
napędem.
Tarcza tnąca nie może
się obracać lub zachodzi
problem z napędem.
1. Sprawdź, czy robot zakończył proces
włączania.
2. Sprawdź, czy ruter działa poprawnie.
3. Przybliż się do robota, aby nawiązać
połączenie Bluetooth.
1. Połóż robota z powrotem na równej
powierzchni.
2. Wprowadź kod PIN na robocie i potwierdź.
3. Robot nie potra pokonać przeszkód wyższych
niż 4 cm. Upewnij się, że grunt na obszarze
działania robota jest równy.
1. Połóż robota z powrotem na równej
powierzchni.
2. Wprowadź kod PIN na robocie i potwierdź.
3. Robot nie potra wjeżdżać po zboczach o
stopniu nachylenia większym niż 50% (27° ).
1. Usuń przeszkody znajdujące się w pobliżu i
spróbuj ponownie.
2. Ręcznie przenieś robota na płaskie i otwarte
miejsce w obrębie mapy i spróbuj rozpocząć
zadanie ponownie. Jeżeli problem będzie się
powtarzać, spróbuj ponownie po tym, jak robot
wróci do stacji ładowania.
3. Sprawdź, czy w podłożu są dziury. Wypełnij
nierówności podłoża przed koszeniem, aby
uchronić robota przed unieruchomieniem.
4. Sprawdź, czy trawa w pobliżu jest wyższa niż
10 cm. Możesz regulować wysokość omijania
przeszkód bądź skosić trawnik przy użyciu
konwencjonalnej kosiarki, aby uchronić robota
przed unieruchomieniem.
5. Jeżeli w danej lokalizacji robot często zostaje
unieruchomiony, możesz ustawić w niej strefę
wyłączoną.
1. Wyczyść tylne koła i spróbuj ponownie.
2. Jeżeli ten błąd będzie nadal występował,
spróbuj zrestartować robota.
3. Jeżeli problem będzie się powtarzał, skontaktuj
się z obsługą klienta.
1. Wyczyść tarczę tnącą i spróbuj ponownie.
2. Sprawdź, czy trawa w pobliżu jest wyższa
niż 10 cm. Aby uchronić tarczę tnącą przed
zablokowaniem się w trawie, możesz wstępnie
skosić trawnik przy użyciu konwencjonalnej
kosiarki.
3. Sprawdź, czy pod tarczą tnącą znajduje
się woda. Jeżeli tak, przenieś robota w suche
miejsce i spróbuj ponownie.
4. Jeżeli ten błąd będzie nadal występował,
spróbuj zrestartować robota.
5. Jeżeli problem będzie się powtarzał, skontaktuj
się z obsługą klienta.
118
Page 36
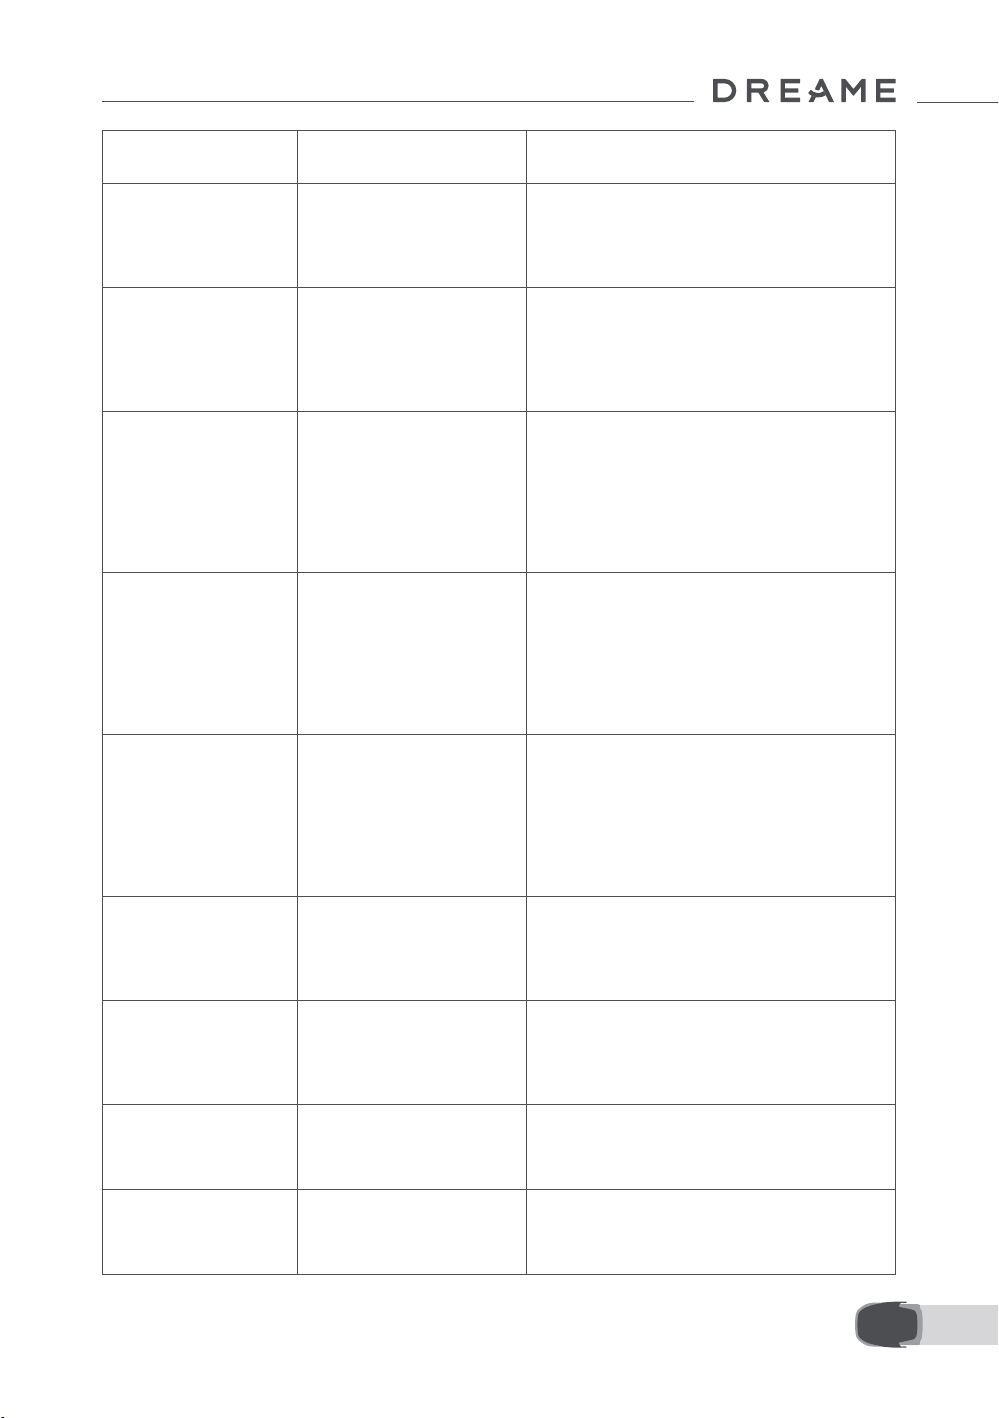
PL
Problem Przyczyna Rozwiązanie
Tarcza tnąca nie
porusza się do góry ani
do dołu.
Tarcza tnąca nie może
przesunąć się na bok.
Błąd zderzaka.
Błąd ładowania.
Zbyt wysoka
temperatura baterii.
Wysoka temperatura
baterii.
Niska temperatura
baterii.
Lidar jest zablokowany.
Błąd LiDARa.
Tarcza tnąca nie porusza się
do góry ani do dołu.
Tarcza tnąca nie może
przesunąć się na bok.
Czujnik przedniego zderzaka
często się włącza.
Robot jest zadokowany
w stacji ładowania, ale
występuje problem z
przepływem prądu lub
napięciem.
Temperatura baterii ≥ 60℃ .
Temperatura baterii wynosi ≥
45℃ .
Temperatura baterii wynosi ≤
6℃ .
Lidar jest zablokowany (być
może pokrywa lidaru nie
została zdjęta).
LiDAR jest bardzo brudny lub
wystąpił błąd czujnika.
1. Wyczyść tarczę tnącą i spróbuj ponownie.
2. Jeżeli ten błąd będzie nadal występował,
spróbuj zrestartować robot.
3. Jeżeli problem utrzymuje się, skontaktuj się z
obsługą klienta.
1. Wyczyść system tnący i usuń wszelkie
zanieczyszczenia lub obce przedmioty.
2. Jeśli nadal napotykasz ten błąd, możesz
najpierw wyłączyć funkcję EdgeMaster ™ .
3. Jeśli problem nadal występuje, skontaktuj się z
serwisem posprzedażowym.
1. Sprawdź, czy robot nie został gdzieś
unieruchomiony.
2. Delikatnie puknij w zderzak i upewnij się, że
jest sprężysty.
3. Jeżeli ten błąd będzie nadal występował,
spróbuj zrestartować robota.
4. Jeżeli problem będzie się powtarzał, skontaktuj
się z obsługą klienta.
1. Sprawdź, czy stacja ładowania jest poprawnie
podłączona do prądu.
2. Sprawdź, czy styki ładowania na robocie i stacja
ładowania są czyste.
3. Po zakończeniu sprawdzania, spróbuj ponownie
zadokować robota w stacji ładowania.
4. Jeżeli problem będzie się powtarzał, skontaktuj
się z obsługą klienta.
1. Używaj robota tylko w miejscach, w których
temperatura nie przekracza poziomu 40℃ .
Możesz poczekać, aż temperatura spadnie
automatycznie.
2. Możesz wyłączyć robota i spróbować
uruchomić go ponownie za chwilę.
3. Jeżeli problem będzie się powtarzał, skontaktuj
się z obsługą klienta.
1. Ładowanie może zakończyć się
niepowodzeniem, jeżeli temperatura baterii
wynosi więcej niż 45℃ .
2. Używaj robota tylko w miejscach, w których
temperatura nie przekracza poziomu 40℃ .
1. Ładowanie może zakończyć się
niepowodzeniem, jeżeli temperatura baterii
wynosi mniej niż 6℃ .
2. Używaj robota tylko w miejscach, w których
temperatura wynosi więcej niż 6℃ .
1. Zdejmij pokrywa lidaru i spróbuj ponownie.
2. Jeżeli lidar na górze robota jest bardzo brudny,
wyczyść go przy użyciu niestrzępiącej się szmatki
i spróbuj ponownie.
1. Sprawdź, czy lidar jest brudny. Wyczyść go,
jeżeli to konieczne i spróbuj ponownie.
2. Jeżeli ten błąd będzie nadal występował,
spróbuj zrestartować robota.
119
Page 37
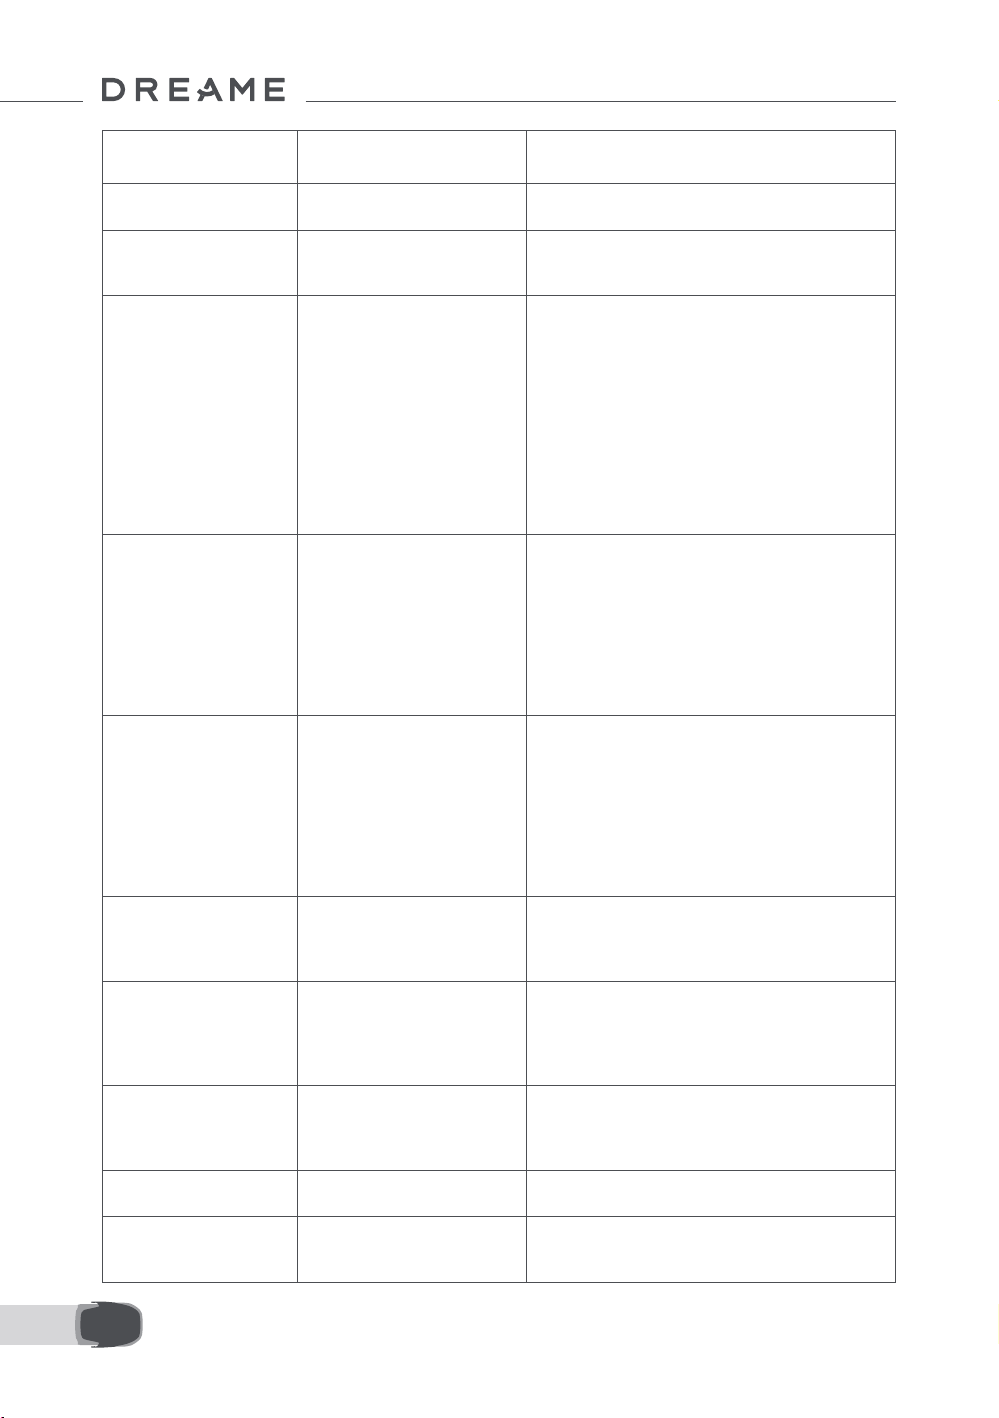
PL
Problem Przyczyna Rozwiązanie
3. Jeżeli nie udało się rozwiązać problemu,
skontaktuj się z obsługą klienta.
LiDAR jest brudny. LiDAR jest brudny.
Temperatura LiDAR jest
wysoka.
Temperatura LiDAR jest
zbyt wysoka.
Robot stracił orientację.
Błąd czujnika. Błąd czujnika.
Robot znajduje się w
stree wyłączonej.
Robot znajduje się poza
obrębem mapy.
Zatrzymanie awaryjne
aktywowane.
Niski poziom baterii.
Robot wyłączy się
niedługo.
Temperatura LiDAR ≥ 80 ℃ .
Temperatura LiDAR ≥ 90 ℃ .
Ustalanie lokalizacji
przerwane.
Robot znajduje się w stree
wyłączonej.
Robot znajduje się poza
obrębem mapy.
Przycisk Stop na robocie jest
wciśnięty.
Poziom baterii wynosi ≤ 10%. Zadokuj robota w stacji, aby naładować baterię.
Wytrzyj czujnik LiDAR na górze robota czystą
szmatką. Utrzymuj LiDAR w suchości po
czyszczeniu.
1. Robot spróbuje automatycznie wrócić do stacji
ładowania, aby się schłodzić.
2. Upewnij się, że robot działa w temperaturze
otoczenia poniżej 40 ℃ .
3. Umieść robota w zacienionym, chłodnym i
dobrze wentylowanym miejscu. Alarm zatrzyma
się, gdy temperatura spadnie do normalnego
zakresu.
4. Robot automatycznie wznowi działanie po
zatrzymaniu alarmu.
5. Jeśli problem nadal występuje, skontaktuj się z
serwisem posprzedażowym.
1. LiDAR jest wyłączony z powodu wysokiej
temperatury.
2. Upewnij się, że robot działa w temperaturze
otoczenia poniżej 40 ℃ .
3. Umieść robota w zacienionym, chłodnym i
dobrze wentylowanym miejscu. Alarm zatrzyma się,
gdy temperatura spadnie do normalnego zakresu.
4. Jeśli problem nadal występuje, skontaktuj się z
serwisem posprzedażowym.
1. Sprawdź, czy lidar na górze robota jest
brudny. Brud negatywnie wpłynie na ustalanie
lokalizacji.
2. Ręcznie przenieś robota na otwarte miejsce
w obrębie mapy i spróbuj rozpocząć zadanie
ponownie.
3. Jeżeli nie uda się przywrócić ustalania
lokalizacji, zdalnie skieruj robota do stacji za
pośrednictwem aplikacji i rozpocznij koszenie.
1. Uruchom ponownie robota i spróbuj
ponownie.
2. Jeżeli problem będzie się powtarzał, skontaktuj
się z obsługą klienta.
1. Ręcznie przenieś robota ze strefy wyłączonych
i spróbuj ponownie.
2. Zdalnie kontroluj robota przez aplikację,
aby przenieść go ze strefy wyłączonej i spróbuj
ponownie.
1. Ręcznie przenieś robota na obszar mapy i
spróbuj ponownie.
2. Zdalnie, za pomocą aplikacji przywróć robota
na obszar mapy i spróbuj ponownie.
Wprowadź kod PIN na robocie i potwierdź.
120
Page 38
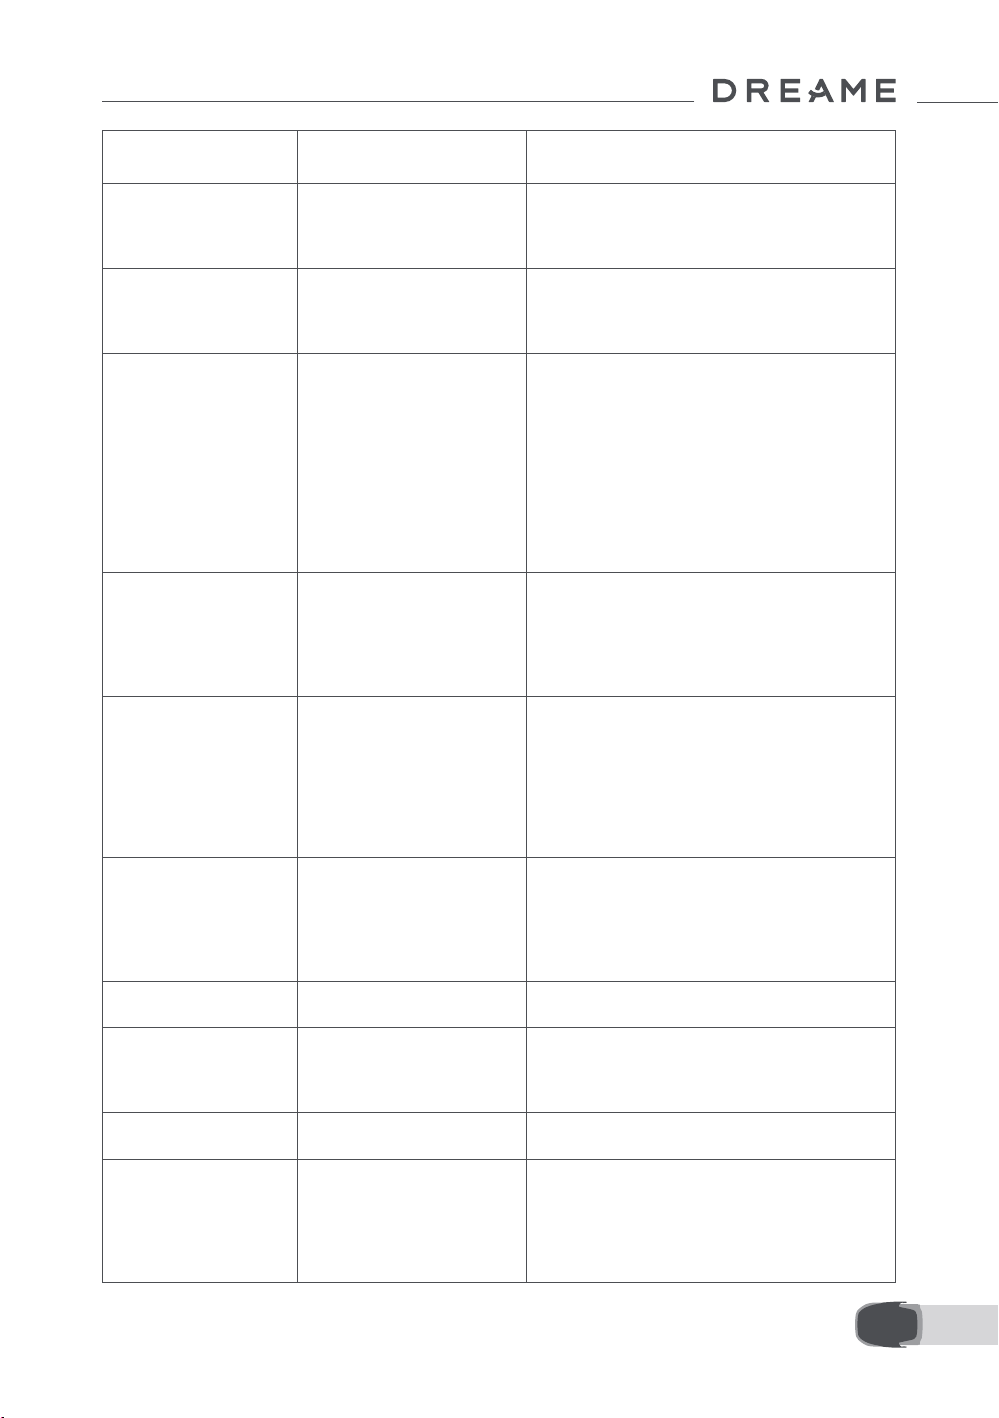
PL
Problem Przyczyna Rozwiązanie
Robot jest poza mapą.
Ryzyko kradzieży.
Powrót do stacji
zakończony
niepowodzeniem.
Dokowanie w stacji
ładowania zakończone
niepowodzeniem.
Ustalanie lokalizacji
zakończone
niepowodzeniem.
Niewystarczająca
przestrzeń do skrętu
przed stacją.
Ścieżka zablokowana. Ścieżka zablokowana.
Kamera przednia jest
brudna.
Wystąpił problem z
przednią kamerą.
Przednia kamera jest
zablokowana.
Podczas
automatycznego
tworzenia mapy
pojawia się błąd
wykrywania granic.
Robot jest poza mapą.
Wracając do stacji
ładowania, robot nie może
jej odnaleźć.
Robot znajduje stację
ładowania, ale nie potra się
zadokować.
Ustalanie lokalizacji jest
niemożliwe, gdy robot
próbuje rozpocząć zadanie.
Niewystarczająca przestrzeń
do skrętu przed stacją.
Kamera przednia jest
brudna.
Wystąpił problem z przednią
kamerą.
Przednia kamera jest
zablokowana.
Podczas automatycznego
tworzenia mapy pojawia się
błąd wykrywania granic.
1. Zwerykuj kodem PIN.
2. Możesz wyłączyć Alarm w przypadku
wyjechania poza obręb mapy w aplikacji
(Ustawienia).
1. Sprawdź, czy robot nie jest blokowany przez
przeszkody. Po ich usunięciu spróbuj ponownie.
2. Zdalnie skieruj robota z powrotem do stacji
ładowania za pośrednictwem aplikacji.
1. Sprawdź, czy odblaskowe warstwy na stacji
nie są brudne ani zablokowane.
2. Sprawdź, czy naprzeciw stacji nie znajdują się
przeszkody.
3. Sprawdź, czy stacja nie zmieniła położenia.
4. Sprawdź, czy płyta podstawowa jest pokryta
grubym błotem.
5. Sprawdź, czy stacja znajduje się na zboczu.
6. Sprawdź, czy stacja ma zasilanie.
7. Pomóż robotowi zadokować na stacji za
pomocą pilota lub manualnie.
1. Sprawdź, czy lidar nie jest zablokowany. Ręcznie
przenieś robota na płaskie i otwarte miejsce
w obrębie mapy i spróbuj rozpocząć zadanie
ponownie.
2. Jeżeli problem będzie się powtarzał, spróbuj
ponownie, gdy robot znajdzie się w stacji.
1. Jeśli stacja jest umieszczona na krawędzi
mapy lub wewnątrz niej, upewnij się, że istnieje
co najmniej 1 m wolnej przestrzeni między
przednią częścią płyty podstawowej stacji a
granicą mapy; w przeciwnym razie robot może
nie być w stanie skręcić.
2. Przenieś stację lub zmień mapę w Edycja
mapy.
1. Sprawdź, czy na ścieżce ustawiono strefę
zakazu.
2. Sprawdź, czy na drodze robota nie ma
przeszkód.
3. Jeśli robot nadal nie może przejść, usuń
ścieżkę w edytorze mapy i ustaw nową.
Wyczyść kamerę przednią czystą szmatką.
1. Wyczyść kamerę przednią czystą szmatką.
2. Uruchom robota ponownie.
3. Jeśli problem nadal występuje, skontaktuj się z
serwisem posprzedażowym.
Wyczyść kamerę przednią czystą szmatką.
1. Oświetlenie musi być odpowiednie – nie może
być zbyt jasno, ani zbyt ciemno.
2. Ustawień dokonuj bezchmurny dzień, nie
może być mgły, ani deszczu.
3. Obiektyw przedniej kamery robota musi być
czysty, nie wolno jej niczym przesłaniać.
121
Page 39
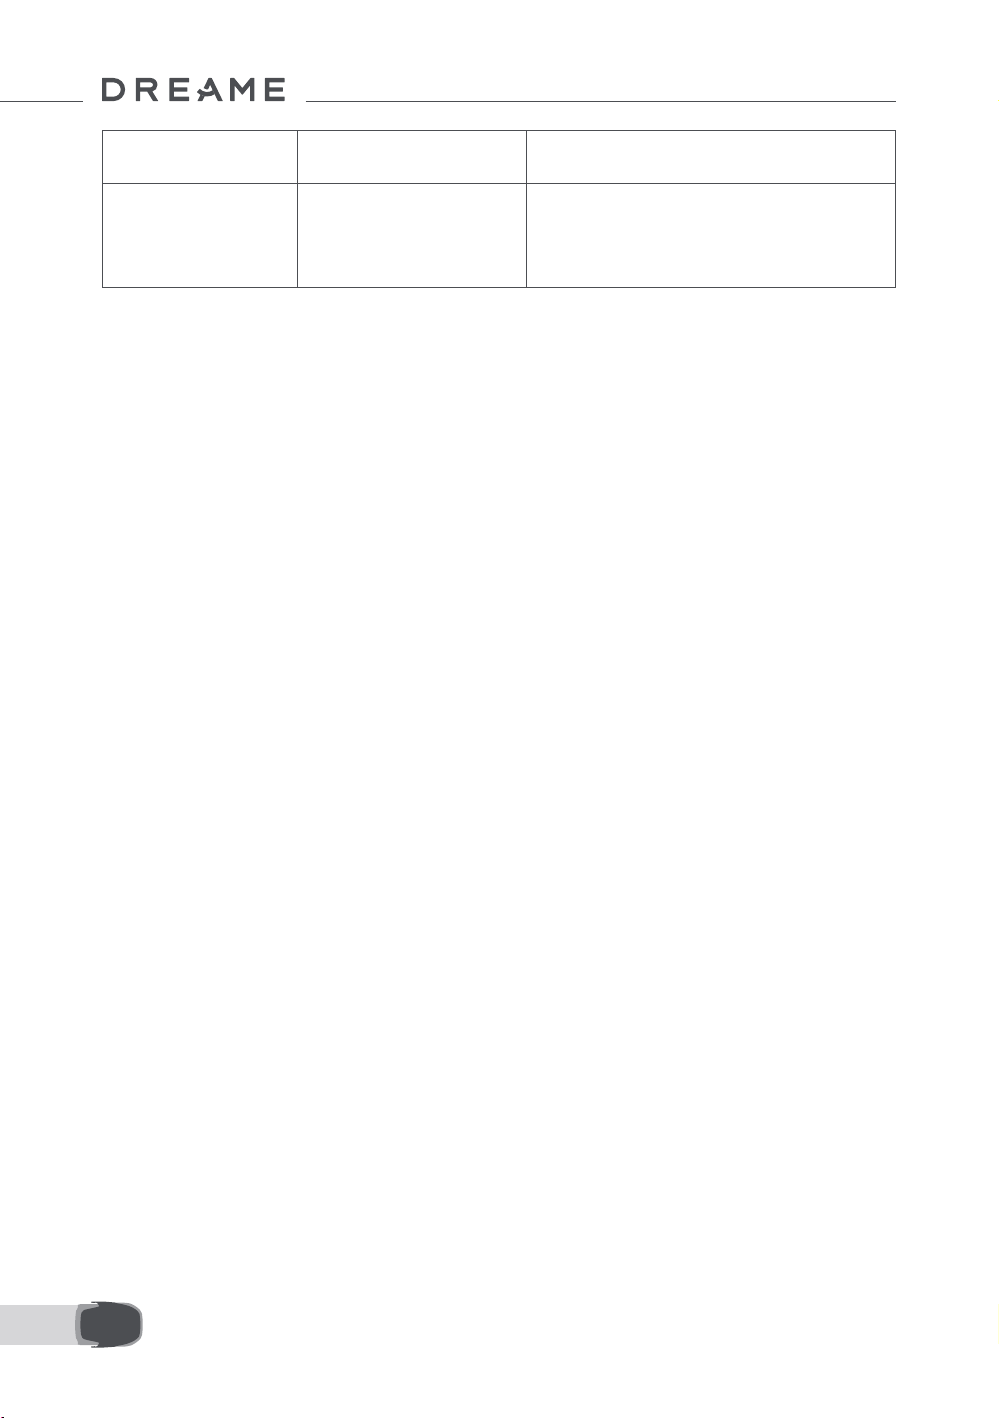
PL
Problem Przyczyna Rozwiązanie
4. Podłoże musi być równe, gdyż nierówności
mogą utrudniać wykrywanie.
5. Jeśli wykrywanie granic nadal nie działa,
włącz tryb zdalnego sterowania, co umożliwi
utworzenie mapy.
122
Page 40
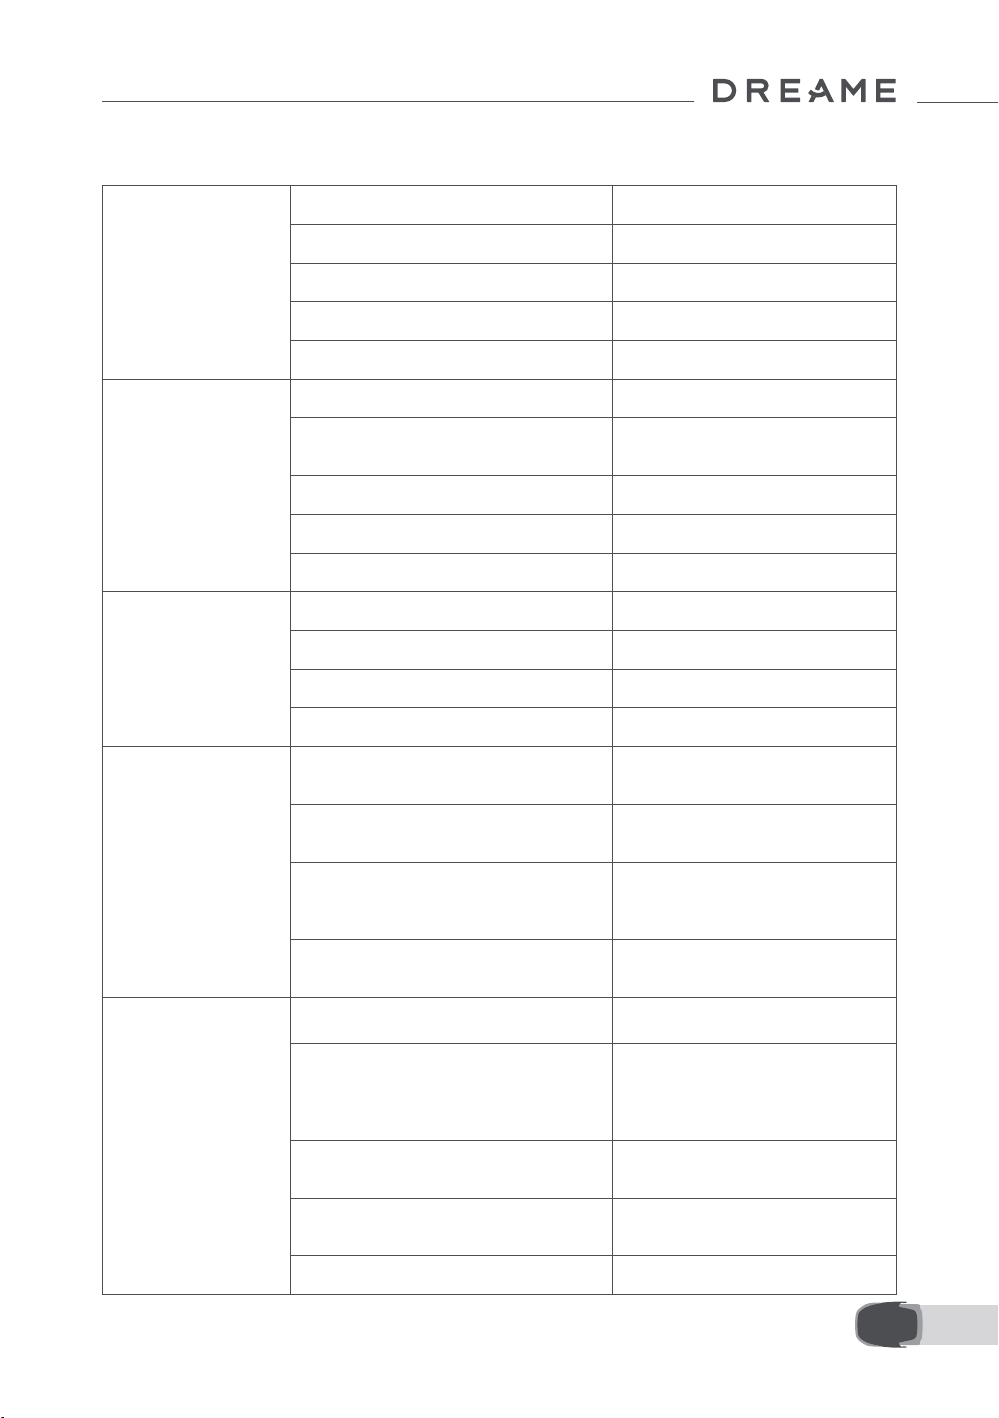
PL
13 Specykacja
Nazwa produktu Robot koszący Dreame A2
Marka Dreame
Informacje
podstawowe
Model MXXA8210
Wymiary 666 × 444 × 273 mm
Waga (łącznie z akumulatorem) 16,4 kg
Zalecana wydajność pracy 3000 m²
Koszenie
Emisja dźwięku
Stan pracy
Skuteczność koszenia
Wysokość koszenia 30–70 mm
Szerokość koszenia 22 cm
Czas ładowania
Poziom mocy akustycznej LWA 54 dB(A)
Niepewności pomiarowe KWA 3 dB(A)
Poziom ciśnienia akustycznego LpA 46 dB(A)
Niepewności pomiarowe KpA 3 dB(A)
Temperatura działania
Temperatura przechowywania
długoterminowego
Klasykacja IP
Maksymalny stopień nachylenia obszaru
koszenia
[2]
Standardowa: 1000 m²/dzień
Wysoka: 2000 m²/dzień
65 min
0~50° C
Zalecana: 10~35° C
-10~35° C
Zalecana: 0~25° C
Kosiarka: IPX6
Stacja ładowania: IPX4
Źródło zasilania: IP67
50 % (27° )
Łączność
Zakres częstotliwości Bluetooth 2400,0–2483,5 MHz
802.11b:16±2dBm (11 Mb/s)
Maksymalna Moc RF
Wi-Fi
Usługa połączenia z Internetem
GNSS GPS/GLONASS/BDS/Galileo/QZSS
[3]
802.11g:14±2dBm (54 Mb/s)
802.11n:13±2dBm (HT20, HT40)
Bluetooth: 7,49 dBm
Wi-Fi 2.4 GHz
(2400–2483.5M)
LTE-FDD: B1/3/7/8/20/28A
LTE-TDD: B38/40/41
123
Page 41
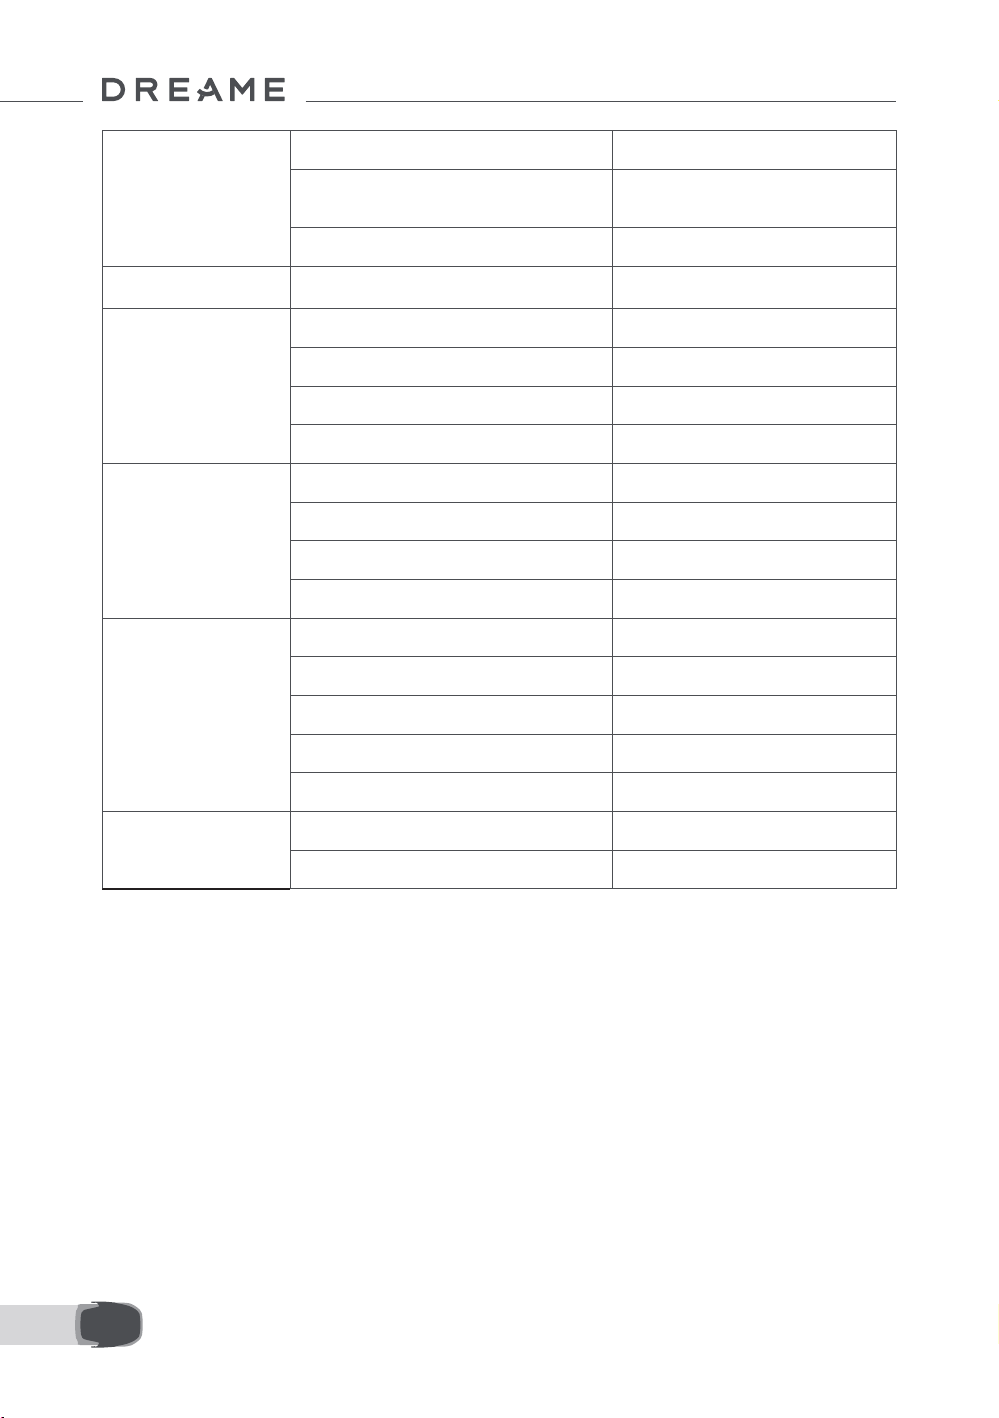
PL
Prędkość podczas sterowania zdalnego 0,45 m/s–0,8 m/s
Silnik napędowy
Silnik koszenia
Akumulator
(kosiarka)
Źródło zasilania
Stacja ładowania
Prędkość podczas koszenia
Typ silnika Silnik ośrodkowy
Prędkość 2200 obr./min
Model akumulatora MBPA14
Typ akumulatora Akumulator litowo-jonowy
Pojemność znamionowa 5000 mAh
Napięcie znamionowe 18 V DC
Model ładowarki MPAA10
Napięcie wejściowe 100~240 V AC
Napięcie wyjściowe 20 V DC
Prąd wyjściowy 3 A
Model stacji ładującej MCA10
Napięcie wejściowe 20 V DC
Napięcie wyjściowe 20 V DC
Prąd wejściowy 3 A
Standardowa: 0,35 m/s
Wysoka: 0,6 m/s
124
Prąd wyjściowy 3 A
Zapasowe ostrza i oprawki 81
Akcesoria
Model noża MBKA10/MQBA10
Page 42
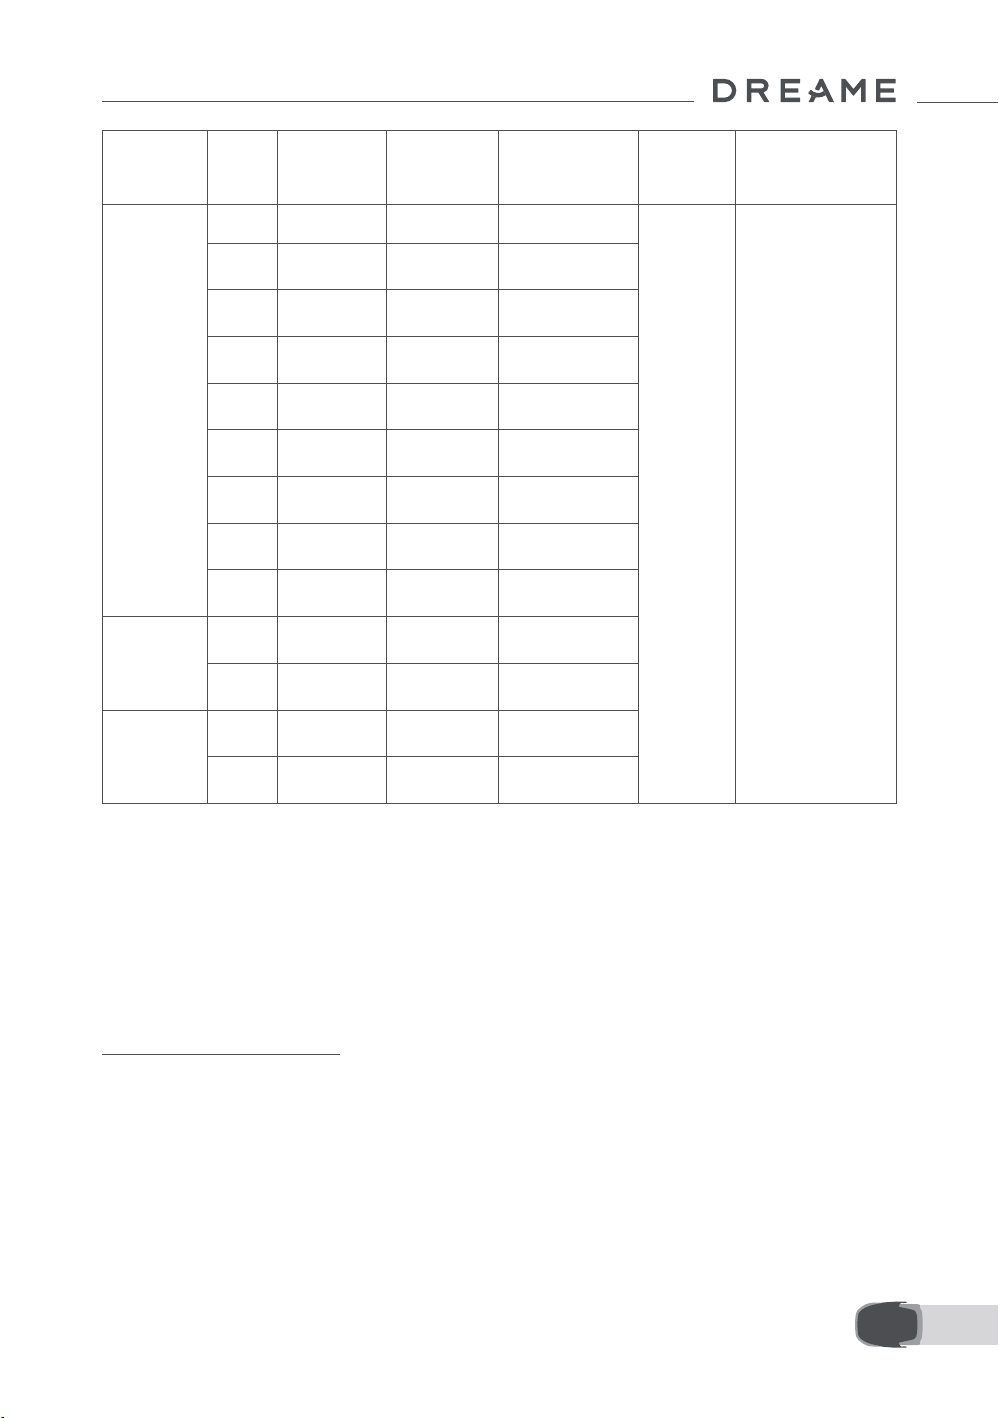
PL
Stan-
dardowa
Pasma
1 1920 - 1980 2110 - 2170 23 ± 2
3 1710– 1785 1805– 1880 23 ± 2
7 2500– 2570 2620– 2690 23 ± 2
8 880– 915 925– 960 23 ± 2
Uplink
(MHz)
Downlink
(MHz)
Maksymalna
wyjściowa RF
moc
GNSS
Pasma
częstotliwości
LTE
GSM
WCDMA
[2] Czas ładowania ma zastosowanie, gdy robot automatycznie powraca do stacji ładowania przy niskim
poziomie baterii.
[3] Obsługiwane kraje/regiony: Albania, Andora, Austria, Belgia, Bośnia i Hercegowina, Bułgaria, Chorwacja,
Cypr, Czarnogóra, Czechy, Dania, Estonia, Finlandia, Francja, Grecja, Guernsey, Hiszpania, Holandia, Islandia,
Irlandia, Kosowo, Liechtenstein, Litwa, Luksemburg, Łotwa, Macedonia, Malta, Mołdawia, Monako, Niemcy,
Norwegia, Polska, Portugalia, Rumunia, Serbia, Słowacja, Słowenia, Szwecja, Szwajcaria, Wielka Brytania,
Węgry, Włochy, Ukraina.
Uwaga: Ze względu na to, że nieustannie pracujemy nad udoskonaleniem naszego produktu, jego
specykacja może ulec zmianie. Aby uzyskać najnowsze informacje, odwiedź naszą stronę internetową:
https://global.dreametech.com.
20 832– 862 791– 821 23 ± 2
28 703– 748 758– 803 23 ± 2
38 2570– 2620 2570– 2620 23 ± 2
40 2300– 2400 2300– 2400 23 ± 2
41 2496– 2690 2496– 2690 23 ± 2
3 1710 - 1785 1805 - 1880 30 ± 2
8 880 - 915 925 - 960 23 ± 2
1 1920– 1980 2110– 2170 23 ± 2
8 880 - 915 925 - 960 23 ± 2
GPS/
GLONASS/
BDS/
Galileo/
QZSS
1559 - 1592 MHz
125
Page 43
UPROSZCZONA DEKLARACJA ZGODNOŚCI UE
Dreame Trading (Tianjin) Co., Ltd. niniejszym oświadcza, że typ urządzenia radiowego
Robot koszący Dreame A2 jest zgodny z dyrektywą 2014/53/UE. Pełny tekst deklaracji zgodności
UE jest dostępny pod następującym adresem internetowym:
https://files.innpro.pl/dreame
Adres producenta:No. 1-1-2112, Financial and Trade Center South Zone, 6975 Asia Road, Tianjin
Pilot Free Trade Zone (Dongjiang Bonded Port Zone), Tianjin 300461, Chiny
Częstotliwość radiowa:Bluetooth 2400,0-2483,5 MHz. Wi-Fi 2.4 G: 2400-2483.5MHz
Maksymalna moc częstotliwości radiowej:<20dBm
Ochrona środowiska
Zużyty sprzęt elektroniczny oznakowany zgodnie z dyrektywą Unii Europejskiej, nie może być umieszczany
łącznie z innymi odpadami komunalnymi. Podlega on selektywnej zbiórce i recyklingowi w wyznaczonych
punktach. Zapewniając jego prawidłowe usuwanie, zapobiegasz potencjalnym, negatywnym konsekwencjom
dla środowiska naturalnego i zdrowia ludzkiego. System zbierania zużytego sprzętu zgodny jest z lokalnie
obowiązującymi przepisami ochrony środowiska dotyczącymi usuwania odpadów. Szczegółowe informacje na
ten temat można uzyskać w urzędzie miejskim, zakładzie oczyszczania lub sklepie, w którym produkt został
zakupiony.
Produkt spełnia wymagania dyrektyw tzw. Nowego Podejścia Unii Europejskiej (UE), dotyczą-cych zagadnień
związanych z bezpieczeństwem użytkowania, ochroną zdrowia i ochroną środo-wiska, określających zagrożenia,
które powinny zostać wykryte i wyeliminowane.
Niniejszy dokument jest tłumaczeniem oryginalnej instrukcji obsługi, stworzonej przez produ-centa.
Szczegółowe informacje o warunkach gwarancji dystrybutora / producenta dostępne na stronie internetowej
https://serwis.innpro.pl/gwarancja
Produkt należy regularnie konserwować (czyścić) we własnym zakresie lub przez wyspecjalizowane punkty
serwisowe na koszt i w zakresie użytkownika. W przypadku braku informacji o koniecznych akcjach
konserwacyjnych cyklicznych lub serwisowych w instrukcji obsługi, należy regularnie, minimum raz na tydzień
oceniać odmienność stanu fizycznego produktu od fizycznie nowego produktu. W przypadku wykrycia lub
stwierdzenia jakiejkolwiek odmienności należy pilnie podjąć kroki konserwacyjne (czyszczenie) lub serwisowe.
Brak poprawnej konserwacji (czyszczenia) i reakcji w chwili wykrycia stanu odmienności może doprowadzić do
trwałego uszkodzenia produktu. Gwarant nie ponosi odpowiedzialności za uszkodzenia wynikające z
zaniedbania.
Importer:
INNPRO Robert Błędowski sp. z o.o.
ul. Rudzka 65c
44-200 Rybnik, Polska
tel. +48 533 234 303
[email protected]
www.innpro.pl
Przedstawiciel w UE
Nazwa:DREAME TECHNOLOGY SPÓŁKA Z OGRANICZONĄ ODPOWIEDZIALNOŚCIĄ
Adres:Koszykowa 61 00-667 Warszawa
e-mail:[email protected]
Page 44
Ostrzeżenia i informacje dotyczące bezpieczeństwa
Wszelkie informacje dotyczące obsługi urządzenia znajdują się w instrukcji obsługi. Zanim zaczniesz z niego korzystać, zapoznaj się z jej treścią i stosuj się do
zawartych w niej wskazówek.
Przed użyciem zapoznaj się również z poniższymi informacjami:
Ostrzeżenia dotyczące użytkowania
1. Bezpieczeństwo dzieci i zwierząt:
●Produkty takie jak roboty koszące i moduły zamiatające nie są przeznaczone do obsługi przez dzieci. Trzymaj dzieci i zwierzęta z dala od urządzeń podczas ich
pracy, aby uniknąć obrażeń.
●Akcesoria, takie jak noże do robotów koszących, powinny być przechowywane w miejscu niedostępnym dla dzieci ze względu na ostre krawędzie.
2. Bezpieczeństwo elektryczne
●Akumulatory, klimatyzatory przenośne oraz mikroinwertery
specyfikacją techniczną producenta.
●Unikaj kontaktu elektrycznych części urządzeń z wodą, chyba że są one oznaczone jako wodoodporne.
●Nie używaj uszkodzonych kabli, złączy ani akumulatorów. W przypadku zauważenia uszkodzeń natychmiast przerwij użytkowanie i skontaktuj się z serwisem.
3. Wodoodporność i ochrona przed wilgocią:
Produkty oznaczone jako wodoodporne należy używać zgodnie z ich specyfikacją. Nie zanurzaj ich głęboko ani nie eksponuj na działanie wody przez długi czas, jeśli
●
producent tego nie zaleca.
●
Akumulatory i mikroinwertery powinny być zabezpieczone przed wilgocią, chyba że posiadają odpowiednią klasę ochrony (np. IP65/IP67).
4. Bezpieczeństwo pracy urządzeń automatycznych:
●Roboty koszące i akcesoria do nich powinny być używane na terenie wolnym od przeszkód, kamieni, kabli i innych przedmiotów, które mogą zakłócić pracę lub
spowodować uszkodzenia.
●Przed uruchomieniem robota koszącego upewnij się, że obszar pracy jest odpowiednio oznaczony, aby uniknąć kolizji z osobami lub zwierzętami.
5. Bezpieczeństwo transportu i przechowywania:
●Walizki i torby ochronne do urządzeń elektronicznych lub bagażu powinny być odpowiednio zamknięte i zabezpieczone, aby uniknąć uszkodzenia zawartości
podczas transportu.
●Przechowuj akumulatory i urządzenia elektryczne w suchym, chłodnym miejscu, z dala od źródeł ciepła i światła słonecznego.
6. Ryzyko mechaniczne:
●Akcesoria z ostrymi elementami, takie jak noże do robotów koszących, mogą powodować obrażenia. Zakładaj je zgodnie z instrukcją i używaj odpowiednich rękawic
ochronnych podczas wymiany.
●
Upewnij się, że wszystkie ruchome elementy urządzeń są odpowiednio zamocowane przed uruchomieniem.
Informacje dotyczące prawidłowego użytkowania
1. Przygotowanie urządzeń do pracy:
●W przypadku robotów koszących i klimatyzatorów przenośnych upewnij się, że obszar pracy jest odpowiednio przygotowany (usunięte przeszkody, stabilne podłoże).
Eksploatacja urządzeń elektrycznych:
2.
●W przypadku
Akumulatory i baterie należy ładować zgodnie z zaleceniami producenta, unikając przeładowania i całkowitego rozładowania.
●
3. Konserwacja i czyszczenie:
●Regularnie czyść urządzenia, takie jak roboty koszące, z trawy, kurzu i innych zanieczyszczeń, aby zapewnić ich efektywne działanie.
●W przypadku akcesoriów elektronicznych używaj miękkiej, suchej ściereczki. Nie używaj agresywnych środków chemicznych ani wody do czyszczenia elementów
elektrycznych.
4. Przechowywanie:
●Urządzenia przechowuj w suchym i bezpiecznym miejscu, z dala od wilgoci, skrajnych temperatur oraz źródeł ciepła.
●Akumulatory i baterie przechowuj w stanie częściowego naładowania, aby wydłużyć ich żywotność.
Dodatkowe środki ostrożności
Ochrona środowiska:
●
●Zużyte akumulatory i urządzenia elektroniczne należy utylizować zgodnie z lokalnymi przepisami dotyczącymi odpadów elektronicznych. Nie wyrzucaj ich do zwykłych
pojemników na śmieci.
●W przypadku robotów koszących i klimatyzatorów regularnie sprawdzaj stan techniczny urządzenia, aby uniknąć wycieków oleju, płynów chłodniczych lub innych
substancji.
●Efektywność energetyczna:
●Korzystaj z energooszczędnych trybów pracy, jeśli są dostępne, aby zmniejszyć zużycie energii.
●Przechowuj urządzenia w stanie gotowości do pracy (np. z naładowanym akumulatorem) w przypadku planowanych działań outdoorowych.
klimatyzatorów przenośnych i mikroinwerterów używaj urządzeń w dobrze wentylowanych miejscach, aby zapobiec przegrzaniu.
:
należy używać zgodnie z instrukcją obsługi. Podłączaj je wyłącznie do gniazd i złączy zgodnych ze
.●Przed pierwszym użyciem zapoznaj się z instrukcją obsługi, aby prawidłowo skonfigurować urządzenie. Sprawdź, czy wszystkie elementy są odpowiednio zamocowane
Page 45
Środki bezpieczeństwa
Przed przystąpieniem do ładowania sprawdź czy styki urządzenia są czyste. Nigdy nie pozostawiaj
urządzenia podczas użytkowania i ładowania bez nadzoru. Zadbaj o to, aby w sytuacji awaryjnej
móc szybko odłączyć urządzenie od źródła zasilania.
Nigdy nie wystawiaj urządzenia na działanie wysokiej temperatury.
Ładuj urządzenie w miejscu suchym i dobrze wentylowanym z dala od materiałów łatwopalnych,
zachowaj wolną przestrzeń min 1m od innych obiektów.
Nigdy nie zakrywaj urządzenia podczas ładowania.
Nigdy nie używaj zasilacza, stacji ładowania, kabli itp bez rekomendacji i atestu producenta. Zadbaj
o swoje mienie, urządzenie wyposażone jest w ogniwa które są trudne do ugaszenia, wyposaż się w
płachtę gaśniczą.
Akumulator LI-ION
Urządzenie wyposażone jest w akumulator LI ION (litowo-jonowy), który z uwagi na swoją fizyczną i
chemiczną budowę starzeje się z biegiem czasu i użytkowania. Producent określa maksymalny czas
pracy urządzenia w warunkach laboratoryj-nych, gdzie występują optymalne warunki pracy dla
urządzenia, a sam akumula-tor jest nowy i w pełni naładowany. Czas pracy w rzeczywistości może
się różnić od deklarowanego w ofercie i nie jest to wada urządzenia a cecha produktu. Aby
zachować maksymalną żywotność akumulatora, nie zaleca się go rozładowywać do poziomu
poniżej 3,18V lub 15% ogólnej pojemności. Niższe wartości, jak np. 2,5V dla ogniwa uszkadzają je
trwale i nie jest to objęte gwarancją. W przypadku zaniechania używania akumulatora lub całego
urządzenia przez czas dłuższy niż jeden miesiąc należy akumulator naładować do 50% i sprawdzać
cyklicznie co dwa miesiące poziom jego naładowania. Przechowuj akumulator i urządzenie w miejscu suchym, z dala od słońca i ujemnych temperatur.
Akumulator LI-PO
Urządzenie wyposażone jest w akumulator LI PO (litowo-polimerowy), który z uwagi na swoją
fizyczną i chemiczną budowę starzeje się z biegiem czasu i użytko-wania. Producent określa
maksymalny czas pracy urządzenia w warunkach labo-ratoryjnych, gdzie występują optymalne
warunki pracy dla urządzenia, a sam akumulator jest nowy i w pełni naładowany. Czas pracy w
rzeczywistości może się różnić od deklarowanego w ofercie i nie jest to wada urządzenia a cecha
produk-tu. Aby zachować maksymalną żywotność akumulatora, nie zaleca się go rozłado-wywać do
poziomu poniżej 3,5V lub 5% ogólnej pojemności. Niższe wartości, jak np 3,2V dla ogniwa
uszkadzają je trwale i nie jest to objęte gwarancją. W przypad-ku zaniechania używania
akumulatora lub całego urządzenia przez czas dłuższy niż jeden miesiąc należy akumulator
naładować do 50% i sprawdzać cyklicznie co dwa miesiące poziom jego naładowania. Przechowuj
akumulator i urządzenie w
miejscu suchym, z dala od słońca i ujemnych temperatur.
Page 46
DECLARATION OF CONFORMITY
Kutting Technology (Suzhou) Co., Ltd.
Room 1182, Building 3, No. 288 Jiushenggang Road, Guoxiang Street,
Wuzhong District Economic Development Zone, Suzhou City, Jiangsu Province, P.R. China
On behalf of Dreame declare that the product
Description Robotic Lawnmower
Type MXXA8210
Function Cutting grass
Complies with the following Directives
2006/42/EC, 2014/30/EU, 2014/35/EU, 2011/65/EU&(EU)2015/863,2014/53/EU
Standards conform to,
EN 60335-1:2012+A11+A13+A1+A14+A2:2019+A15:2021, EN 50636-2-107:2015+A1+A2:2020+A3: 2021,
EN 60335-2-29:2004+A2+A11:2018, EN 62233:2008, EN 55014-1:2017+A11:2020,
EN 55014-2:2015, EN IEC 61000-3-2:2019, EN 6 1000-3-3:2013+A1:2019, EN ISO 3744:2005,
EN300 328V2.2.2, EN 301 489-1V2.2.3, EN 301 489-17 V3.2.4, EN IEC 62311:2020,
EN 61558-1:2005+A1:2009, EN 61558-2-16:2 009+A1:2013, EN 55011:2016+A11:2020,
EN 303 447 V1.1.1, EN 55032:2015+A11:2020, EN 55035:2017+A11:2020
Manufacturers authorized EU Representative
EUREP GmbH
Unterlettenweg 1a, 85051 Ingolstadt,Germany
[email protected]
+49 841 8869 7744
Place of Issue: Suzhou
Date of Issue: 05/01/2024
Issuer's signature:
Name of Issuer: Bird Liu
Position of the issuer: Quality Director
Room 1182, Building 3, No. 288 Jiushenggang Road, Guoxiang Street,
Wuzhong District Economic Development Zone, Suzhou City, Jiangsu Province, P.R. China
Page 47
DEKLARACJA ZGODNOŚCI
Kutting Technology (Suzhou)
Pokój 1182, Budynek 3,
Strefa Rozwoju Gospodarczego Dzielnicy Wuzhong, Miasto Suzhou, Prowincja Jiangsu, Chiny
W imieniu Dreame deklaruję, że produkt
Opis Robot koszący
Typ MXXA8210
Funkcja Koszenie trawy
Zgodny z następującymi dyrektywami
2006/42/WE, 2014/30/UE, 2014/35/UE, 2011/65/UE&(UE)2015/863, 2014/53/UE
Normy zgodne z,
EN 60335-1:2012+A11+A13+A1+A14+A2:2019+A15:2021, EN 50636-2-107:2015+A1+A2:2020+A3: 2021,
EN 60335-2-29:2004+A2+A11:2018, EN 62233:2008, EN 55014-1:2017+A11:2020,
EN 55014-2:2015, EN IEC 61000-3-2:2019, EN 6 1000-3-3:2013+A1:2019, EN ISO 3744:2005,
EN300 328V2.2.2, EN 301 489-1V2.2.3, EN 301 489-17 V3.2.4, EN IEC 62311:2020,
EN 61558-1:2005+A1:2009, EN 61558-2-16:2 009+A1:2013, EN 55011:2016+A11:2020,
EN 303 447 V1.1.1, EN 55032:2015+A11:2020, EN 55035:2017+A11:2020
Upoważniony przedstawiciel producentów w UE
EUREP GmbH
Unterlettenweg 1a, 85051 Ingolstadt, Niemcy
+49 841 8869 7744
Co., Ltd.
Nr 288 Droga Jiushenggang, Ulica Guoxiang,
Miejsce wydania: Suzhou
Data wydania: 05/01/2024
Podpis wystawcy:
Imię i nazwisko wystawcy: Bird Liu
Stanowisko wystawcy: Dyrektor Jakości
Pokój 1182, Budynek 3, Nr 288 Droga Jiushenggang, Ulica Guoxiang,
Strefa Rozwoju Gospodarczego Dzielnicy Wuzhong, Miasto Suzhou, Prowincja Jiangsu, Chiny
 Loading...