

Page 1
Bedienungshandbuch / User Manual / Manuel d'utilisation
Laser-Distanz-Sensor
Laser distance sensor
Capteur de distance laser
Serie / series / série
OADM 20I659....
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
1/48
Baumer
Page 2
Deutsch
1
2
3
4
5
6
7
8
9
10
11
12
Allgemeine Hinweise ...................................................................................................................... 3
Funktionsprinzip............................................................................................................................. 4
Montage ........................................................................................................................................... 4
Anwendungshinweise .................................................................................................................... 9
Messbereich teachen ................................................................................................................... 11
Alarmausgang............................................................................................................................... 18
Synchronisationseingang ........................................................................................................... 18
Technische Daten ......................................................................................................................... 21
Anschluss ..................................................................................................................................... 23
Erdungskonzept ........................................................................................................................... 23
Wartungshinweise ........................................................................................................................ 23
Zubehör ......................................................................................................................................... 24
13
English
1
2
3
4
5
6
7
8
9
10
11
12
13
Fehlersuche: Was tun wenn... ..................................................................................................... 24
General notes................................................................................................................................ 26
Functional principle ..................................................................................................................... 27
Mounting instructions .................................................................................................................. 27
Application hints .......................................................................................................................... 32
Teaching the OADM...................................................................................................................... 34
Alarm output ................................................................................................................................. 41
Synchronization input .................................................................................................................. 41
Technical data ............................................................................................................................... 44
Connection diagram and pin assignment .................................................................................. 45
Grounding concept ...................................................................................................................... 46
Service notes ................................................................................................................................ 46
Accessories .................................................................................................................................. 46
Troubleshooting ........................................................................................................................... 47
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
2/48
Baumer
Page 3
1 Allgemeine Hinweise
Bestimmungsgemässer
Gebrauch
Inbetriebnahme
Montage
Laser Schutzmassnahmen
Dieses Produkt ist ein Präzisionsgerät und dient zur Erfassung von
Objekten, Gegenständen und Aufbereitung bzw. Bereitstellung von
Messwerten als elektrische Grösse für das Folge-system.
Sofern dieses Produkt nicht speziell gekennzeichnet ist, darf dieses
nicht für den Betrieb in explosionsgefährdeter Umgebung
eingesetzt werden.
Einbau, Montage und Justierung dieses Produktes dürfen nur durch
eine Fachkraft erfolgen..
Zur Montage nur die für dieses Produkt vorgesehenen
Befestigungen und Befestigungszubehör verwenden. Nicht
benutzte Ausgänge dürfen nicht beschaltet werden. Bei
Kabelausführungen mit nicht benutzten Adern, müssen diese
isoliert werden. Zulässige Kabel-Biegeradien nicht unterschreiten.
Vor dem elektrischen Anschluss des Produktes ist die Anlage
spannungsfrei zu schalten. Wo geschirmte Kabel vorgeschrieben
werden, sind diese zum Schutz vor elektromagnetischen Störungen
einzusetzen. Bei kundenseitiger Konfektion von Steckverbindungen
an geschirmte Kabel, sollen Steckverbindungen in EMV-Ausführung
verwendet und der Kabelschirm muss grossflächig mit dem
Steckergehäuse verbunden werden.
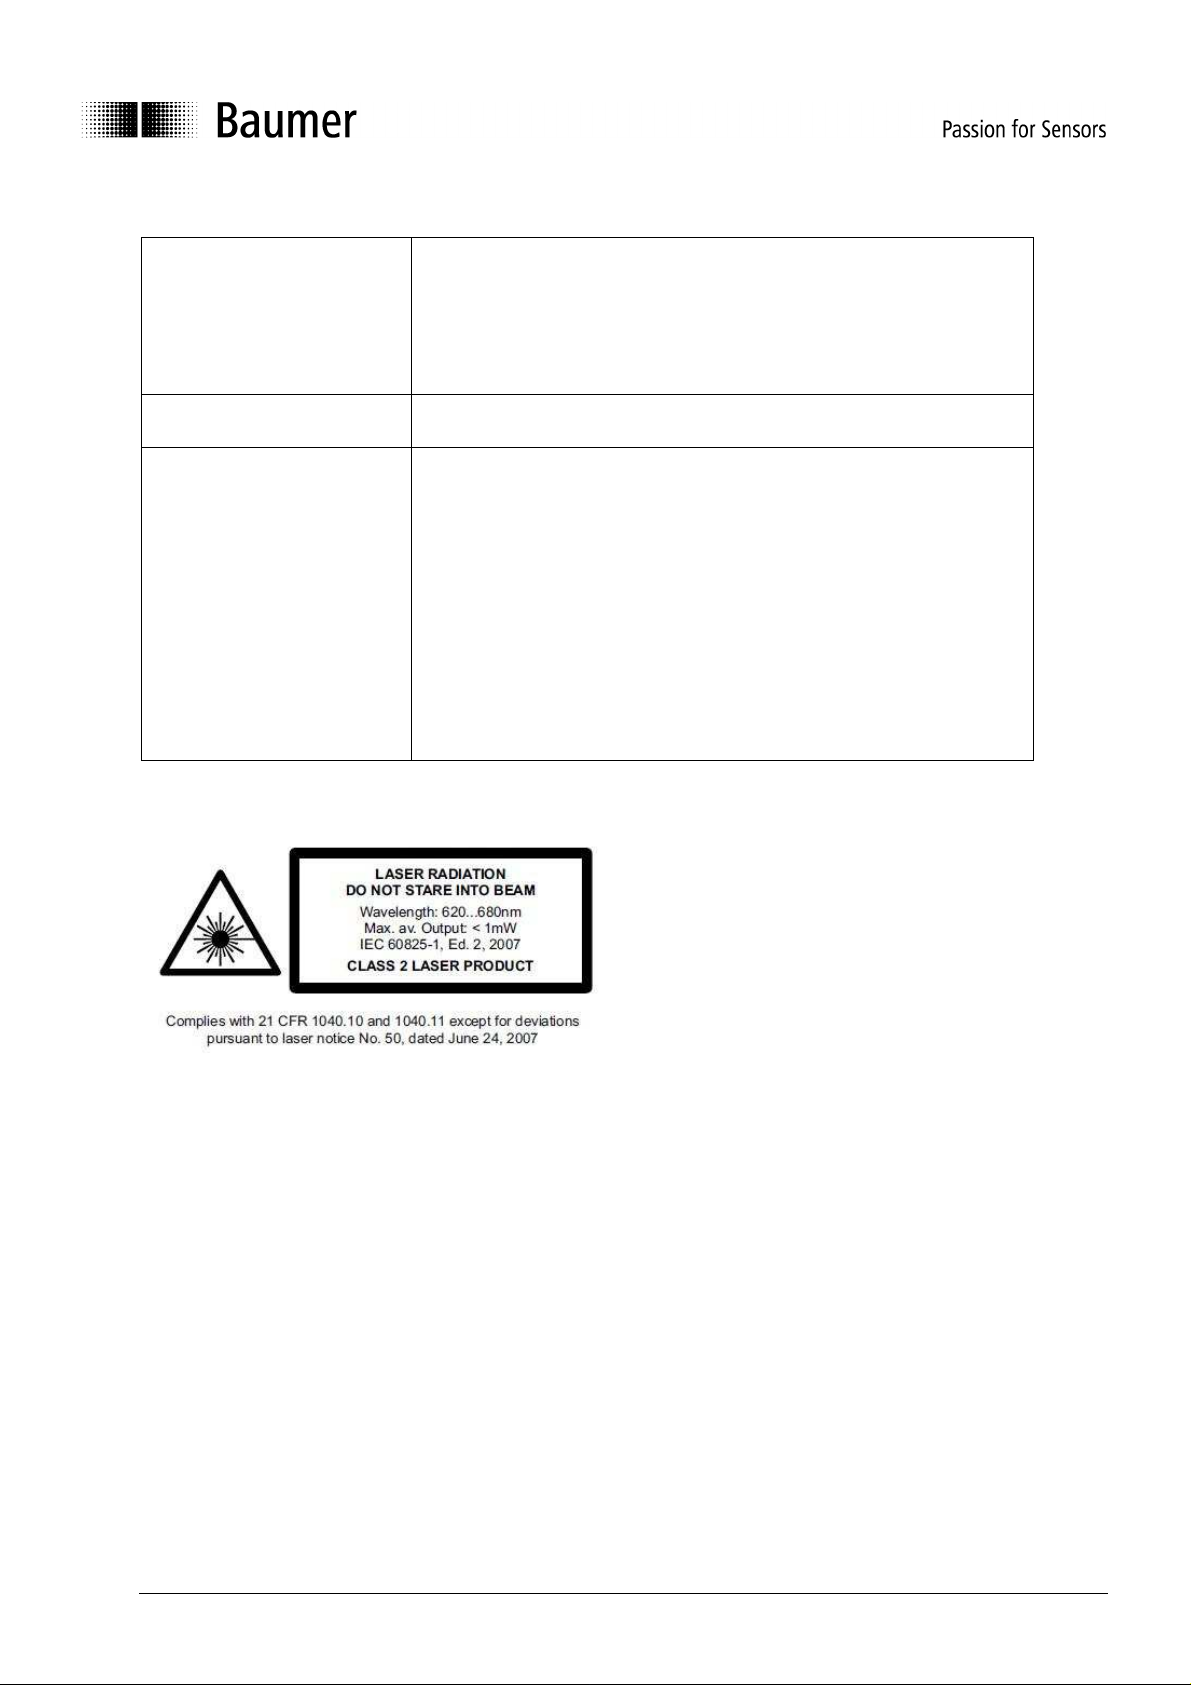
• Der im OADM eingebaute Diodenlaser sendet sichtbares, rotes Licht aus. Gemäss der Norm IEC 608251gehört dieser Laser zur Laserklasse 2.
• Max. mittlere Ausgangsleistung < 1 mW
• Laser Strahlung, nicht in den Strahl blicken!
• Es empfiehlt sich, den Strahl nicht ins Leere laufen zu lassen,
sondern mit einem matten Blech oder Gegenstand zu stoppen.
• Aus Lasersicherheitsgründen muss die Spannungsversorgung
dieses Sensors abgeschaltet werden, wenn die ganze Anlage
oder Maschine abgeschaltet wird.
• Die Angaben des Sicherheitskonzeptes und die Einsatzgrenzen der Verkaufsdokumentation sind zu
beachten.
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
3/48
Baumer
Page 4
Abbilder auf der
2 Funktionsprinzip
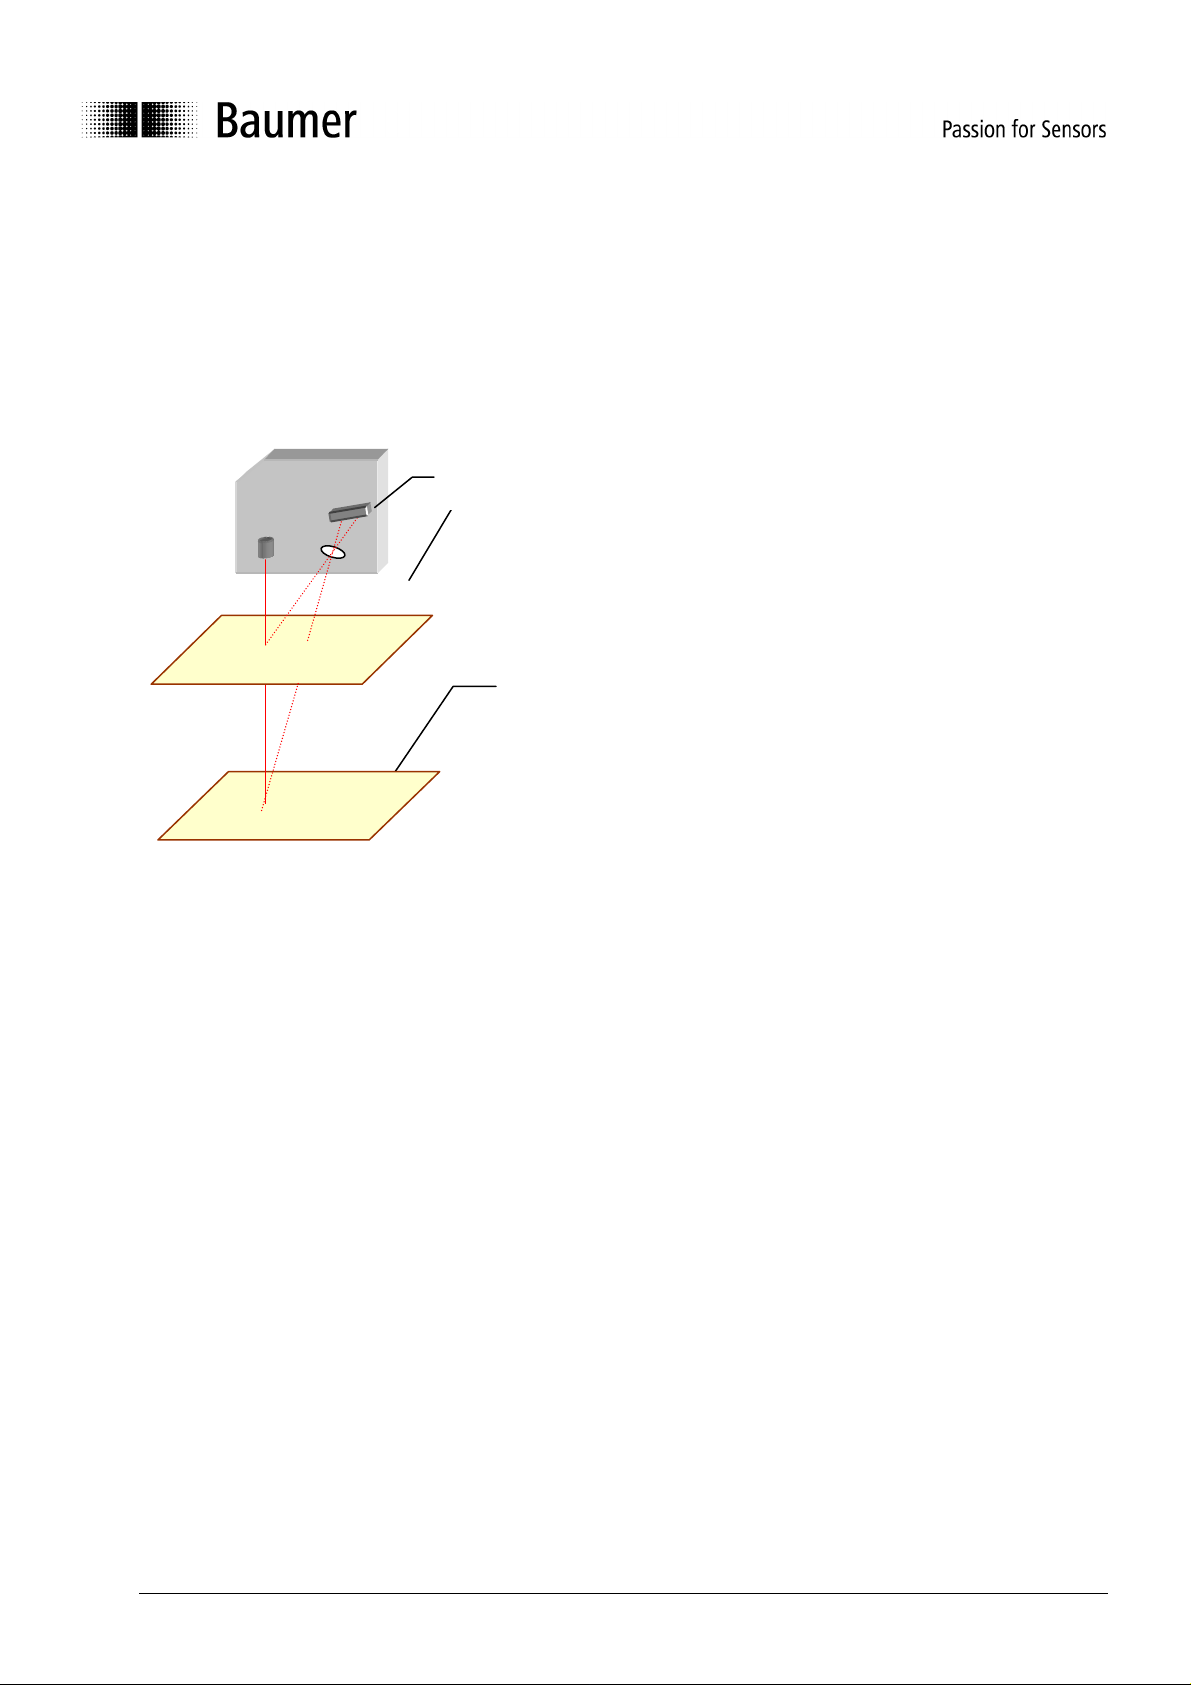
Die Distanzmessung basiert auf dem Triangulationsprinzip. Der Laserstrahl trifft als kleiner, sichtbarer Punkt
auf das Messobjekt und wird dort remittiert. Der Empfänger des Sensors, eine Fotodiodenzeile, detektiert die
Position dieses Punktes. Der Sensor misst den Einfallswinkel und berechnet die Distanz. Dieselbe
Distanzänderung erzeugt bei einer kleinen Messdistanz eine erheblich größere Winkeländerung als bei einer
grossen Messdistanz. Dieses nichtlineare Verhalten wird durch den Mikrocontroller korrigiert, so dass sich
das Ausgangssignal linear zur Distanz verhält.
Fotodiodenzeile
Nahes Messobjekt
Fernes Messobjekt
Der Sensor passt sich zudem automatisch an unterschiedliche Objektfarben an, indem er seine
Sendeintensität variiert und seine Belichtungsdauer optimiert. Das macht ihn nahezu unabhängig bezüglich
der Reflexionsfähigkeit des Objektes. Um die maximale Messgenauigkeit zu erreichen, ist es wichtig, dass
ein Messobjekt den ganzen Laserspot gleichmässig remittiert.
3 Montage
• Achten sie bei der Montage des Sensors darauf, dass die Unterlage eben ist und das empfohlene
Drehmoment der Befestigungsschrauben eingehalten wird.
• Aus EMV Gründen, den Sensor geerdet montieren und ein geschirmtes Anschlusskabel verwenden.
• Der Sensor besitzt einen um 90° schwenkbaren Ansch lussstecker. So kann das Anschlusskabel
nach unten, nach hinten oder seitlich weggeführt werden.
• Die maximale Reproduzierbarkeit erreicht der Sensor 15 Minuten nach dem Einschalten.
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
4/48
Baumer
Page 5
☺
☺☺
☺
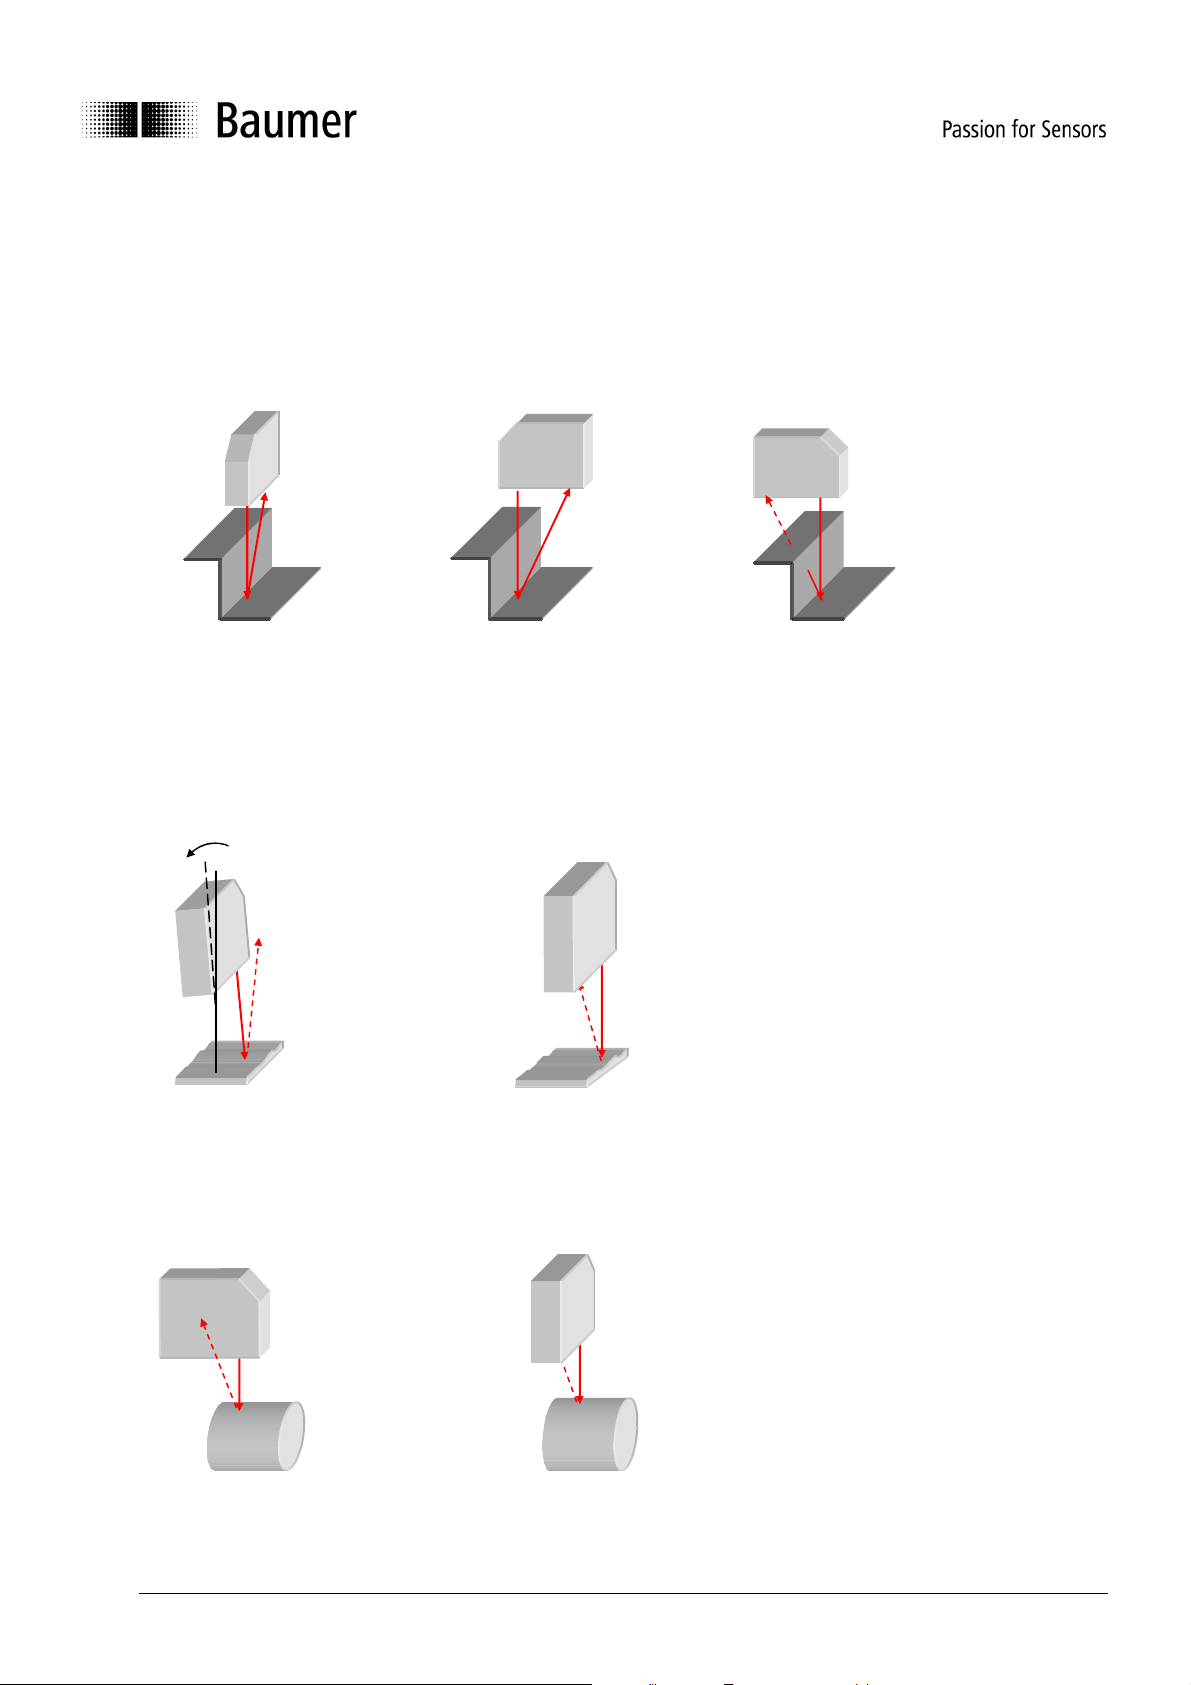
3.1 Montagehinweise
Stufen / Kanten:
Wird unmittelbar neben Stufen/Kanten gemessen, ist darauf zu achten, dass der Empfangsstrahl nicht durch
die Stufe/Kante abgedeckt wird. Dasselbe gilt, wenn die Tiefe von Löchern und Spalten gemessen wird.
☺
Glänzende Oberflächen:
Bei glänzenden Oberflächen ist darauf zu achten, dass der direkte Reflex nicht auf den Empfänger fällt.
Durch ein leichtes Abkippen des Sensors kann dies verhindert werden. Zur Kontrolle kann ein weisses
Papier auf die Scheibe des Empfängers gelegt werden, auf dem dann der direkte Reflex deutlich sichtbar
wird.
Runde, glänzende Oberflächen:
10 -15°
☺
☺
☺☺
☺
☺
☺☺
☺
☺☺
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
5/48
Baumer
Page 6
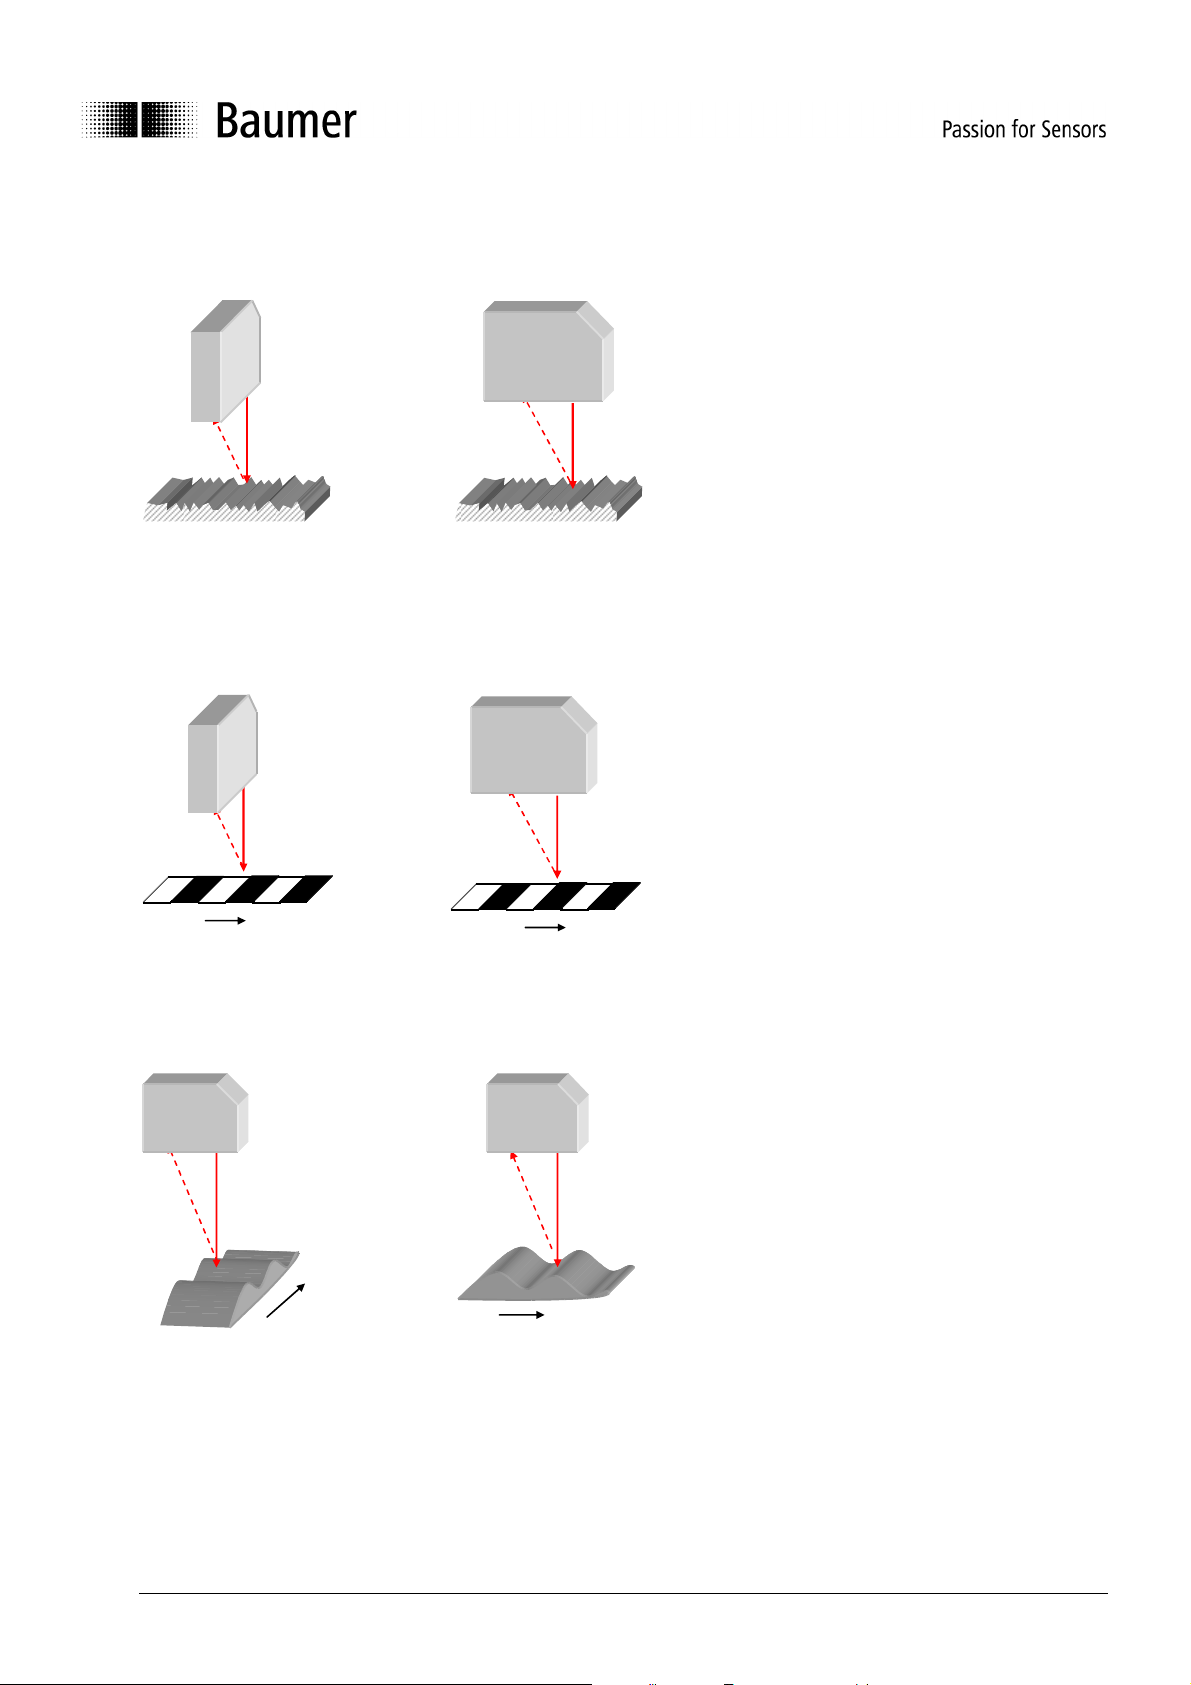
Glänzende Messobjekte mit gleichmässig ausgerichteter Struktur:
Besonders bei glänzenden Messobjekten, wie sie z.B. Drehteile, geschliffene Oberflächen, stranggepresste
Oberflächen und dergleichen, beeinflusst die Einbaulage das Messergebnis.
☺
☺
Messobjekte mit gleichmässig ausgerichteten Farbkanten:
In der richtigen Orientierung ist der Einfluss auf die Messgenauigkeit gering. In der falschen Orientierung
sind die Abweichungen abhängig vom Unterschied der Reflektivität der verschiedenen Farben.
Bewegte Messobjekte:
Wird die Kontur eines Objektes gemessen, ist darauf zu achten, dass sich das Objekt quer zum Sensor
bewegt, um Abschattungen und direkte Reflexe zum Empfänger zu vermeiden.
☺☺
☺
☺
☺☺
☺
☺
☺☺
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
6/48
Baumer
Page 7
☺
☺☺
☺
☺
☺☺
☺
☺
☺☺
☺
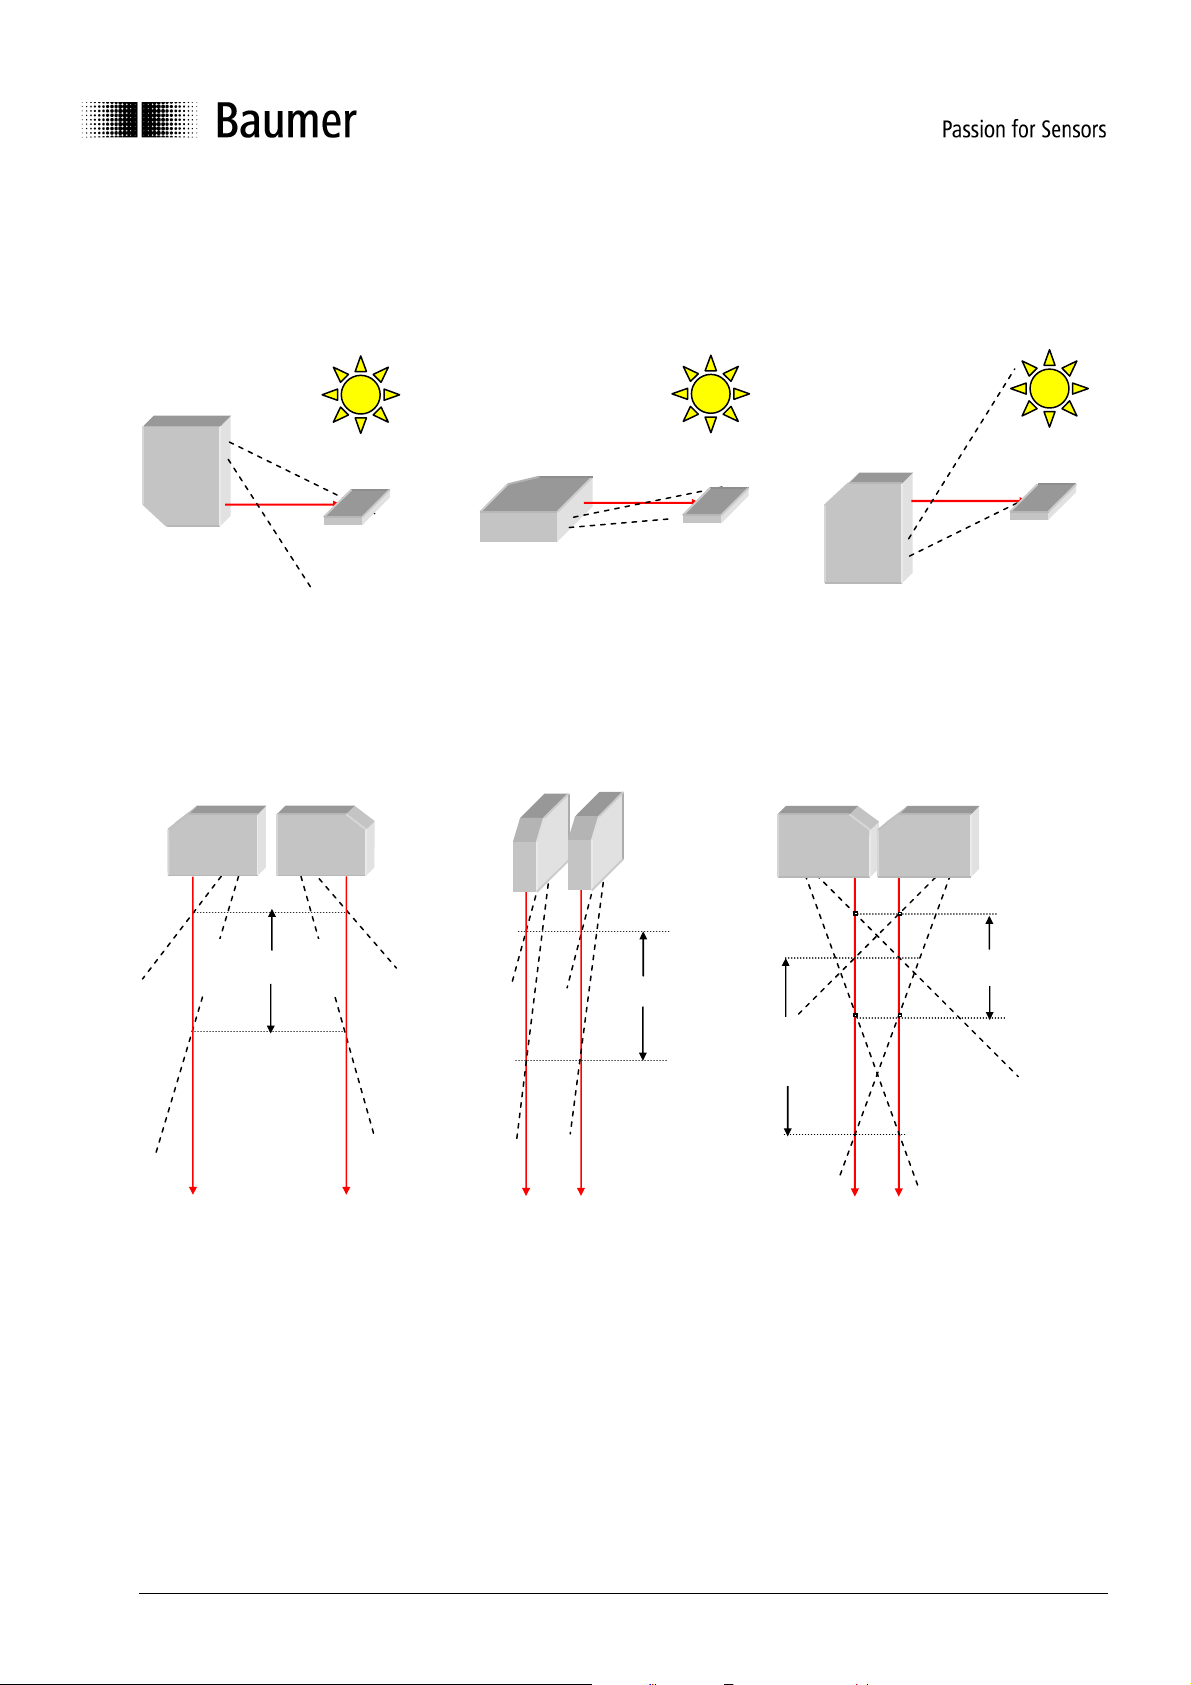
Fremdlicht:
Die Serie OADM 20I659… wurde speziell im Bereich Fremdlichtsicherheit optimiert. Trotzdem ist bei der
Montage von optischen Sensoren darauf zu achten, dass kein direktes Fremdlicht im Erfassungsbereich des
Empfängers liegt.
Mehrere Sensoren ohne gegenseitige Beeinflussung:
Werden mehrere Sensoren angebaut, dann können sie sich gegenseitig beeinflussen. Bei der Montage ist
darauf zu achten, dass nur der eigene Laserspot im Erfassungsbereich des Empfängers liegt. Die Sensoren
bis zu einem Messbereich von 600 mm können aneinander gereiht werden, ohne dass sie sich gegenseitig
beeinflussen (Bild in der Mitte).
Falls eine gegenseitige Beeinflussung durch die Montage nicht vermieden werden kann, dann lassen sich
die Sensoren über den synch. Eingang asynchron betreiben.
Messbereich
Messbereich
☺
☺
☺☺
Gegenseitige
Beeinflussung
Messbereich
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
7/48
Baumer
Page 8
10
mm
Freie Fläche
12
mm
Freie Fläche
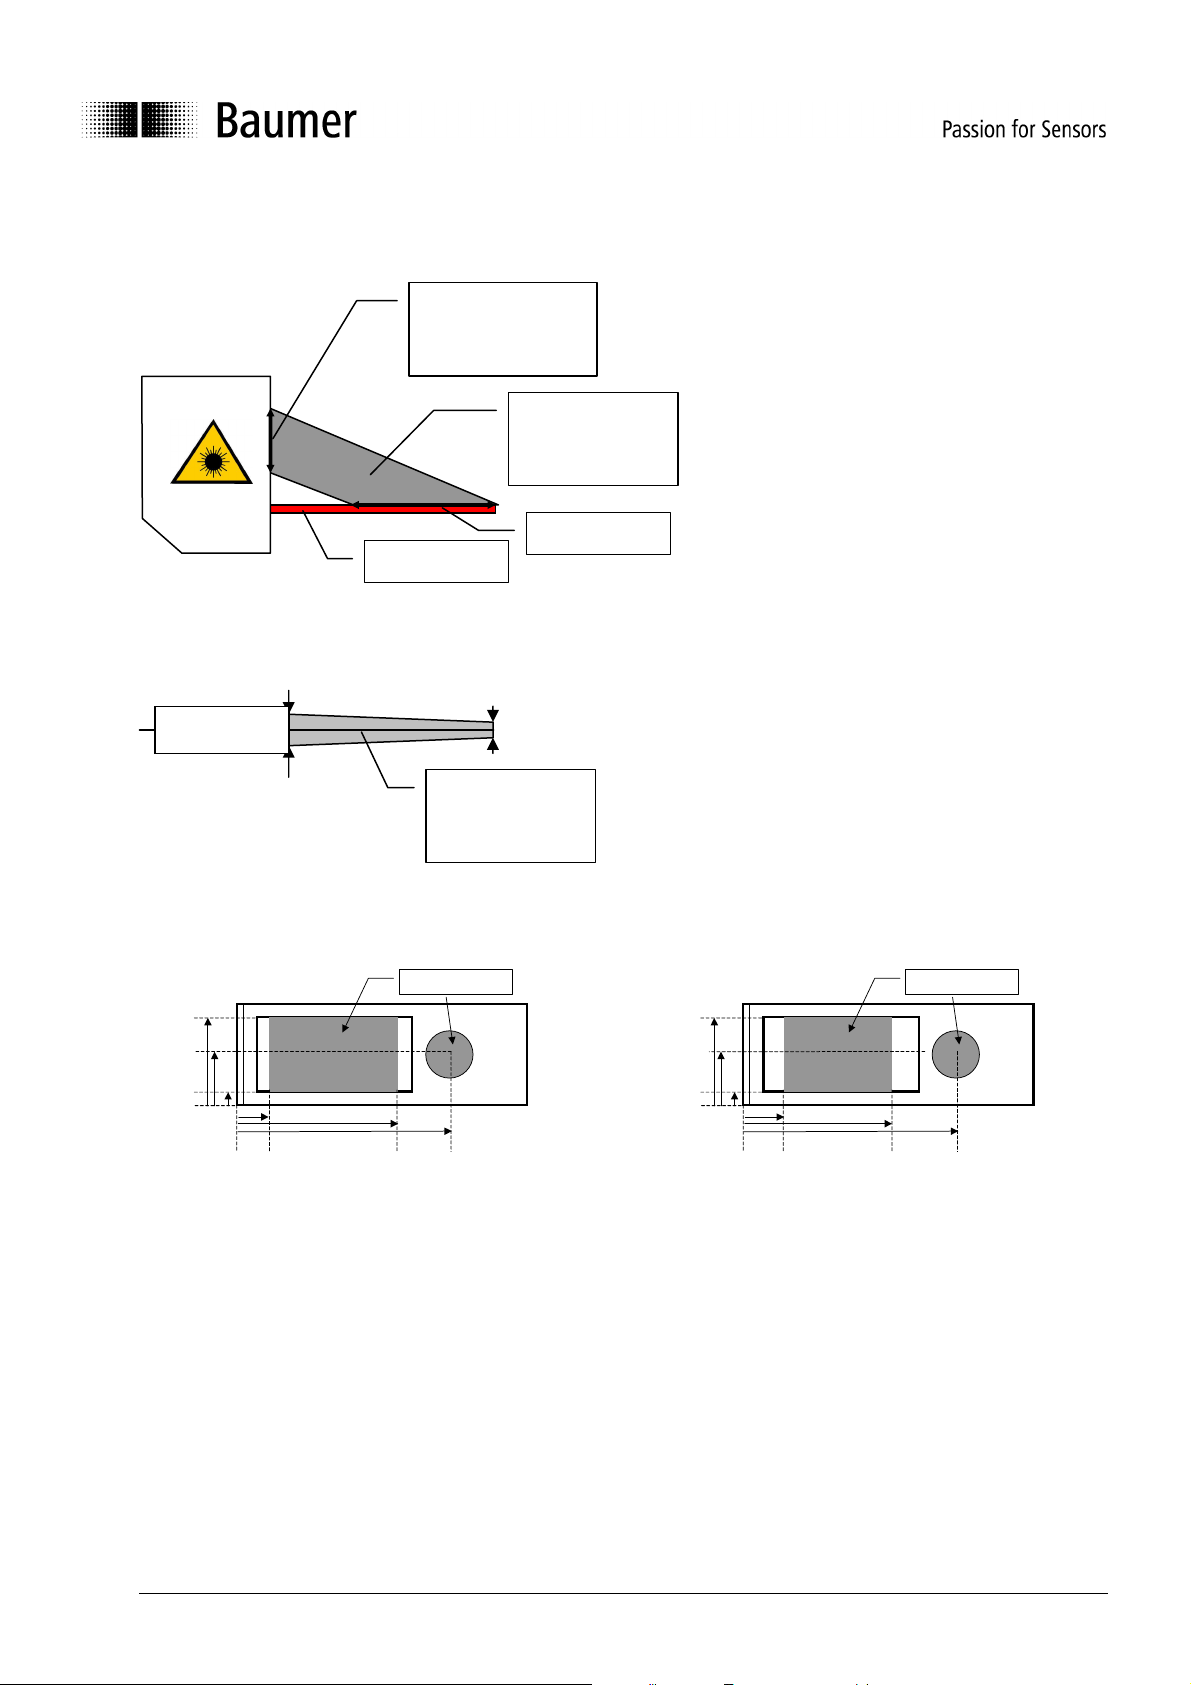
3.2 Definition des Messfeld
+/ - 7 mm um die Mittelachse des Sensors
OADM 20I6591 OADM 20I6592 / OADM 20I6593
17 mm
10 mm
3 mm
0/0
Länge und Lage der
freien Fläche siehe
Skizzen
Laserstrahl
Für Hindernisse
verbotener Bereich
35 mm
50 mm
Durchmesser 10
Für Hindernisse
verbotener Bereich
Messbereich
Max. Laserstrahl Durchmesser (siehe Datenblatt)
17 mm
10 mm
3 mm
0/0
35 mm
50 mm
Durchmesser 10
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
8/48
Baumer
Page 9
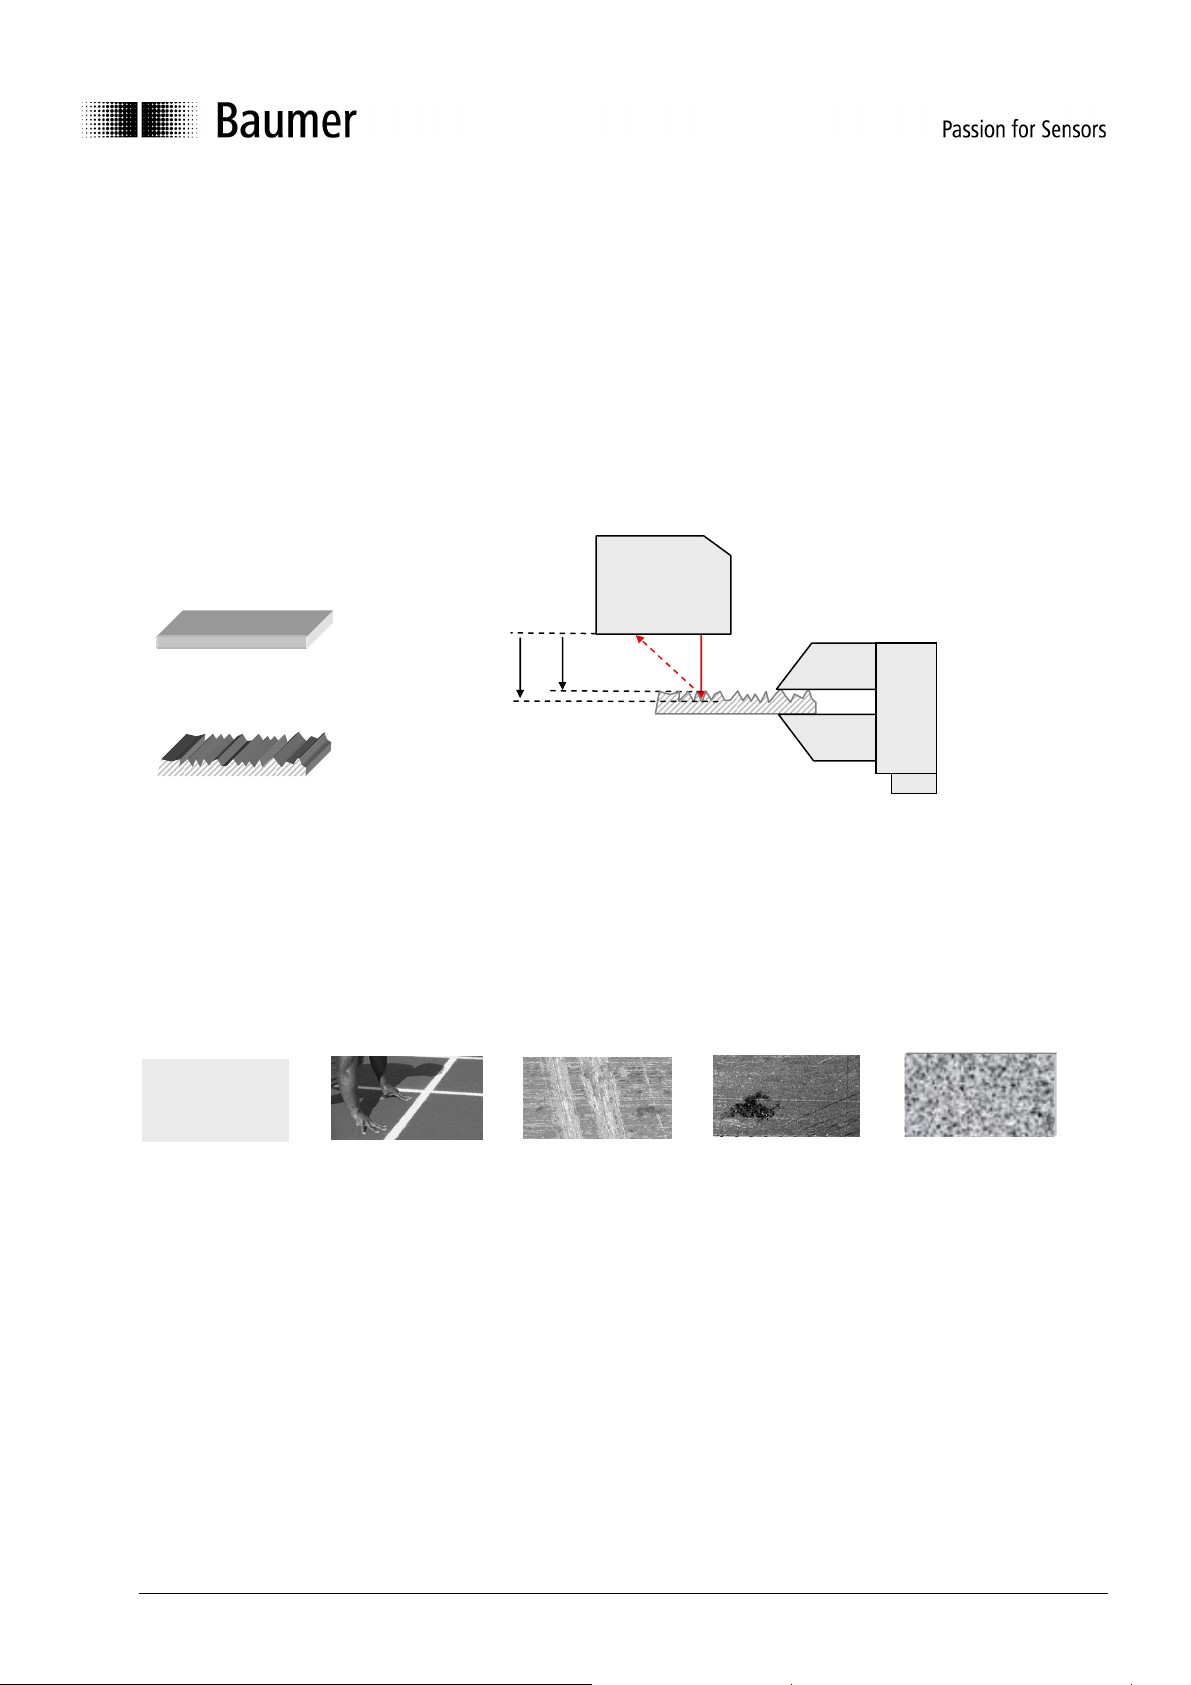
4 Anwendungshinweise
Die Laser Distanz Sensoren der Serie OADM 20I659… sind hochwertige, messende Sensoren. Damit sie
auch mit der maximalen Messgenauigkeit arbeiten können, gibt es einige Punkte zu beachten.
Messen auf rauen Oberflächen
In der Fertigung bei Baumer werden alle Sensoren exakt liniearisiert und kontrolliert. Um die Sensoren
genau abzugleichen, wird als Referenzoberfläche eine sehr ebene, weisse Keramik verwendet. Die ist für
einen exakten Abgleich im µm-Bereich nötig. In der Praxis besitzen sehr viele Messobjekte eine deutlich
rauere Oberfläche. Dank des linienförmigen Strahls wird im Vergleich zu einem Punktförmigen Strahl eine
gewisse Mittelung erreicht, ähnlich wie wenn mit einer Schiebelehre gemessen wird.
Ebene Oberfläche
Raue Oberfläche !
Was tun bei Messobjekten mit unregelmässigen Farbübergängen?
In der Praxis treten immer wieder Messobjekte mit starken Farb- und Kontrastunterschieden auf.
Beispiele:
Texte !
Messen mit Laser
Sensoren
Werden solche Objekte quer zum Sensor bewegt, wird der Laserspot am Empfänger nicht überall
gleichmässig abgebildet. Das erzeugt an jedem Übergang von Dunkel (Matt) nach Hell (Glänzend) oder
umgekehrt eine Messabweichung ins Positive und dann ins Negative (oder umgekehrt). Der bei der Serie
OADM 20I659… verwendete linienförmige Strahlverlauf hilft, diesen Effekt zu reduzieren.
Um auf solche Messobjekte mit unregelmässigen Strukturen möglichst genau zu messen, empfehlen wir,
über mehrere Messungen den Mittelwert zu bilden. Dies kann Hardwaremässig als Tiefpassfilter oder in der
Auswertesoftware ausführt werden. Die Anzahl der Messungen und die Dauer der Mittelung hängen stark
von den Strukturen des Messobjektes und der Verfahrensgeschwindigkeit ab.
☺
☺
☺☺
Bilder !
Distanz
max. min.
Rillen im Metall !
OADM
Roststellen !
Schiebelehre
Steinplatten!
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
9/48
Baumer
Page 10
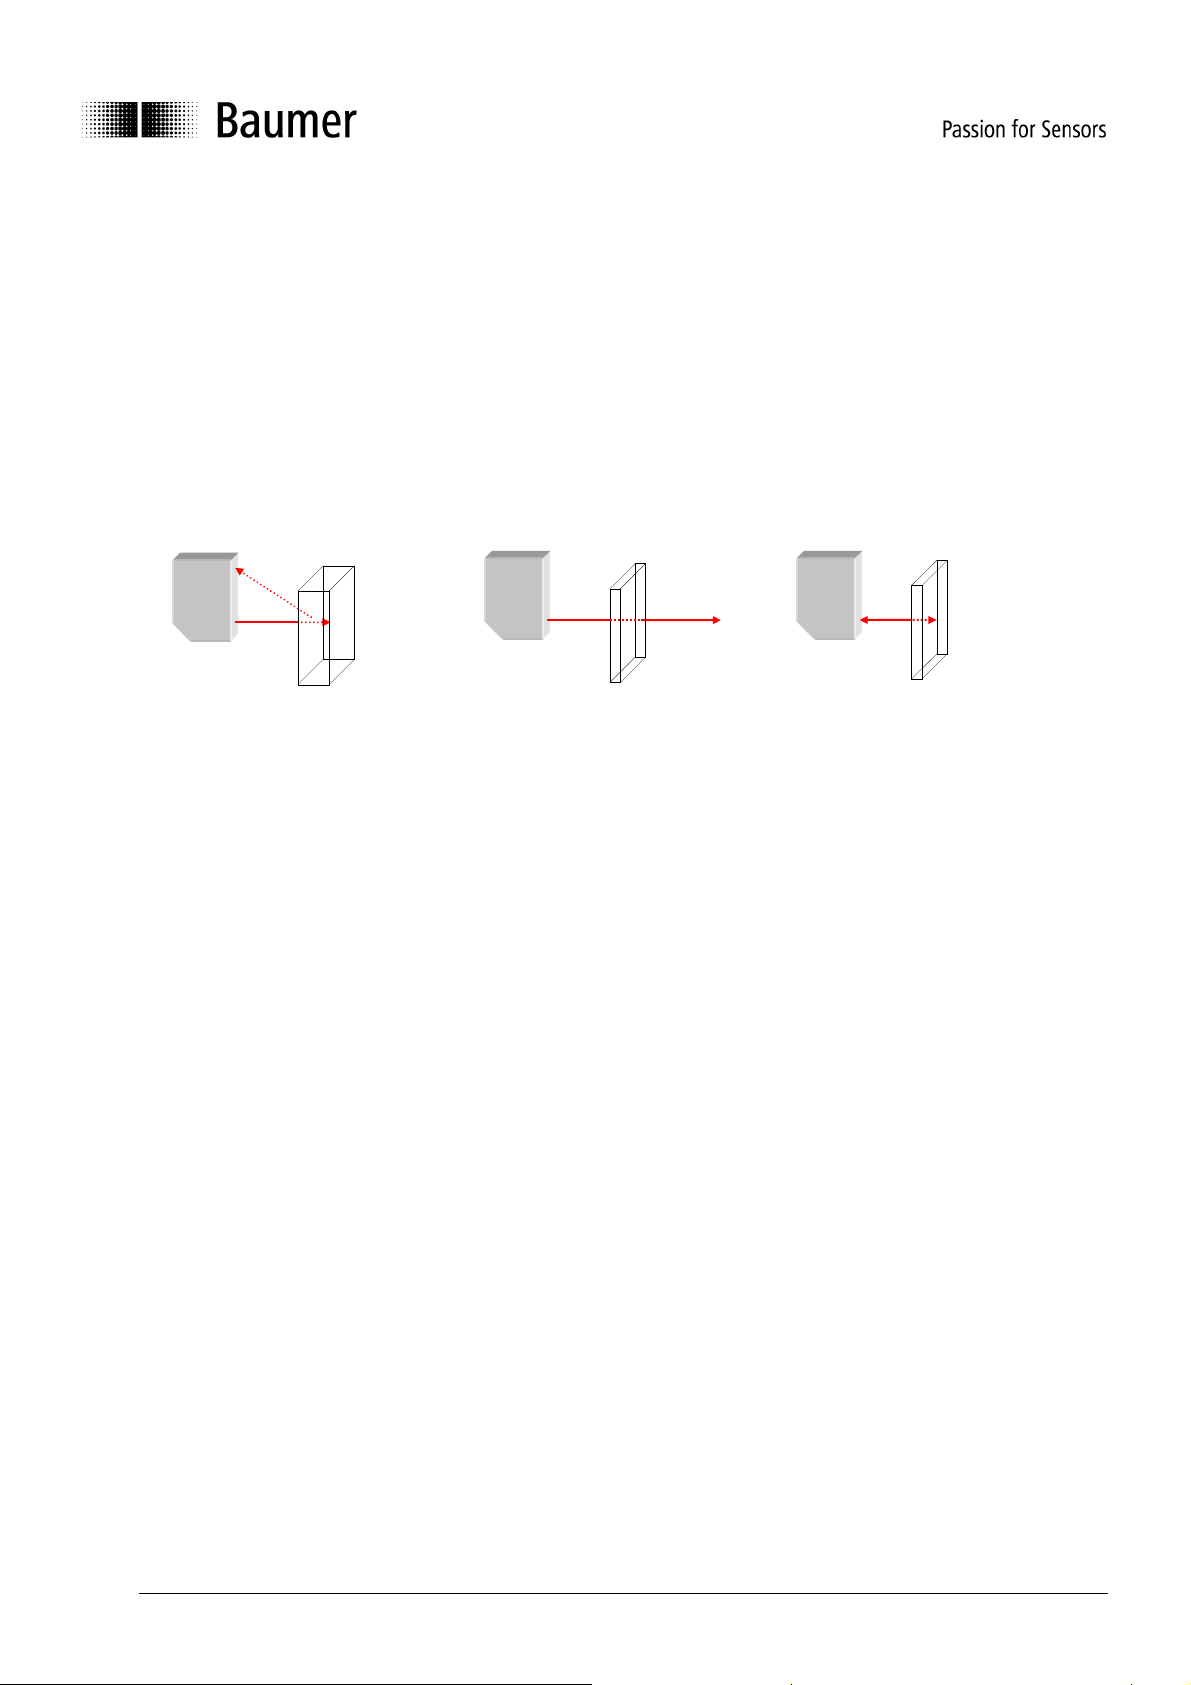
Teiltransparentes Messobjekt:
Glasklares Messobjekt:
Spiegelndes Messobjekt:
Was tun bei teiltransparenten, glasklaren und spiegelnden Messobjekten?
Das Messprinzip des Sensors basiert darauf, dass der Laserspot auf dem Messobjekt diffus reflektiert und
dann vom Empfänger gesehen wird.
• Bei teiltransparenten Messobjekten dringt der Laserspot ins Messobjekt ein. Deshalb wird der Laserspot
vom Empfänger weiter weg gesehen. Der Sensor gibt deshalb eine grössere Distanz an, als effektiv
vorhanden.
• Bei glasklaren Messobjekten gibt es an der Oberfläche vom Messobjekt keine diffuse Reflektion. Messen
ist so nicht möglich. Hier kann indirekt gemessen werden, z.B. über einen Aufkleber am Messobjekt.
• Bei spiegelnden Objekten, gibt es an der Oberfläche vom Messobjekt keine diffuse Reflektion. Der
Laserspot wird im selben Winkel, wie er eintrifft, auch zurückgeworfen. Auch hier muss indirekt gemessen
werden, z.B. über einen Aufkleber am Messobjekt.
Fragen sie zum Thema „Messen auf spiegelnde Objekte“ ihren Baumer Berater.
!
Der Laserspot dringt in das Messobjekt
ein. Der gemessene Abstand ist
grösser als der effektive Abstand.
Der Laserspot geht ohne diffuse
Reflexion durch das Messobjekt.
Messen ist so nicht möglich.
Der Laserspot wird direkt zum Sender
zurück gespiegelt.
Messen ist so nicht möglich.
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
10/48
Baumer
Page 11
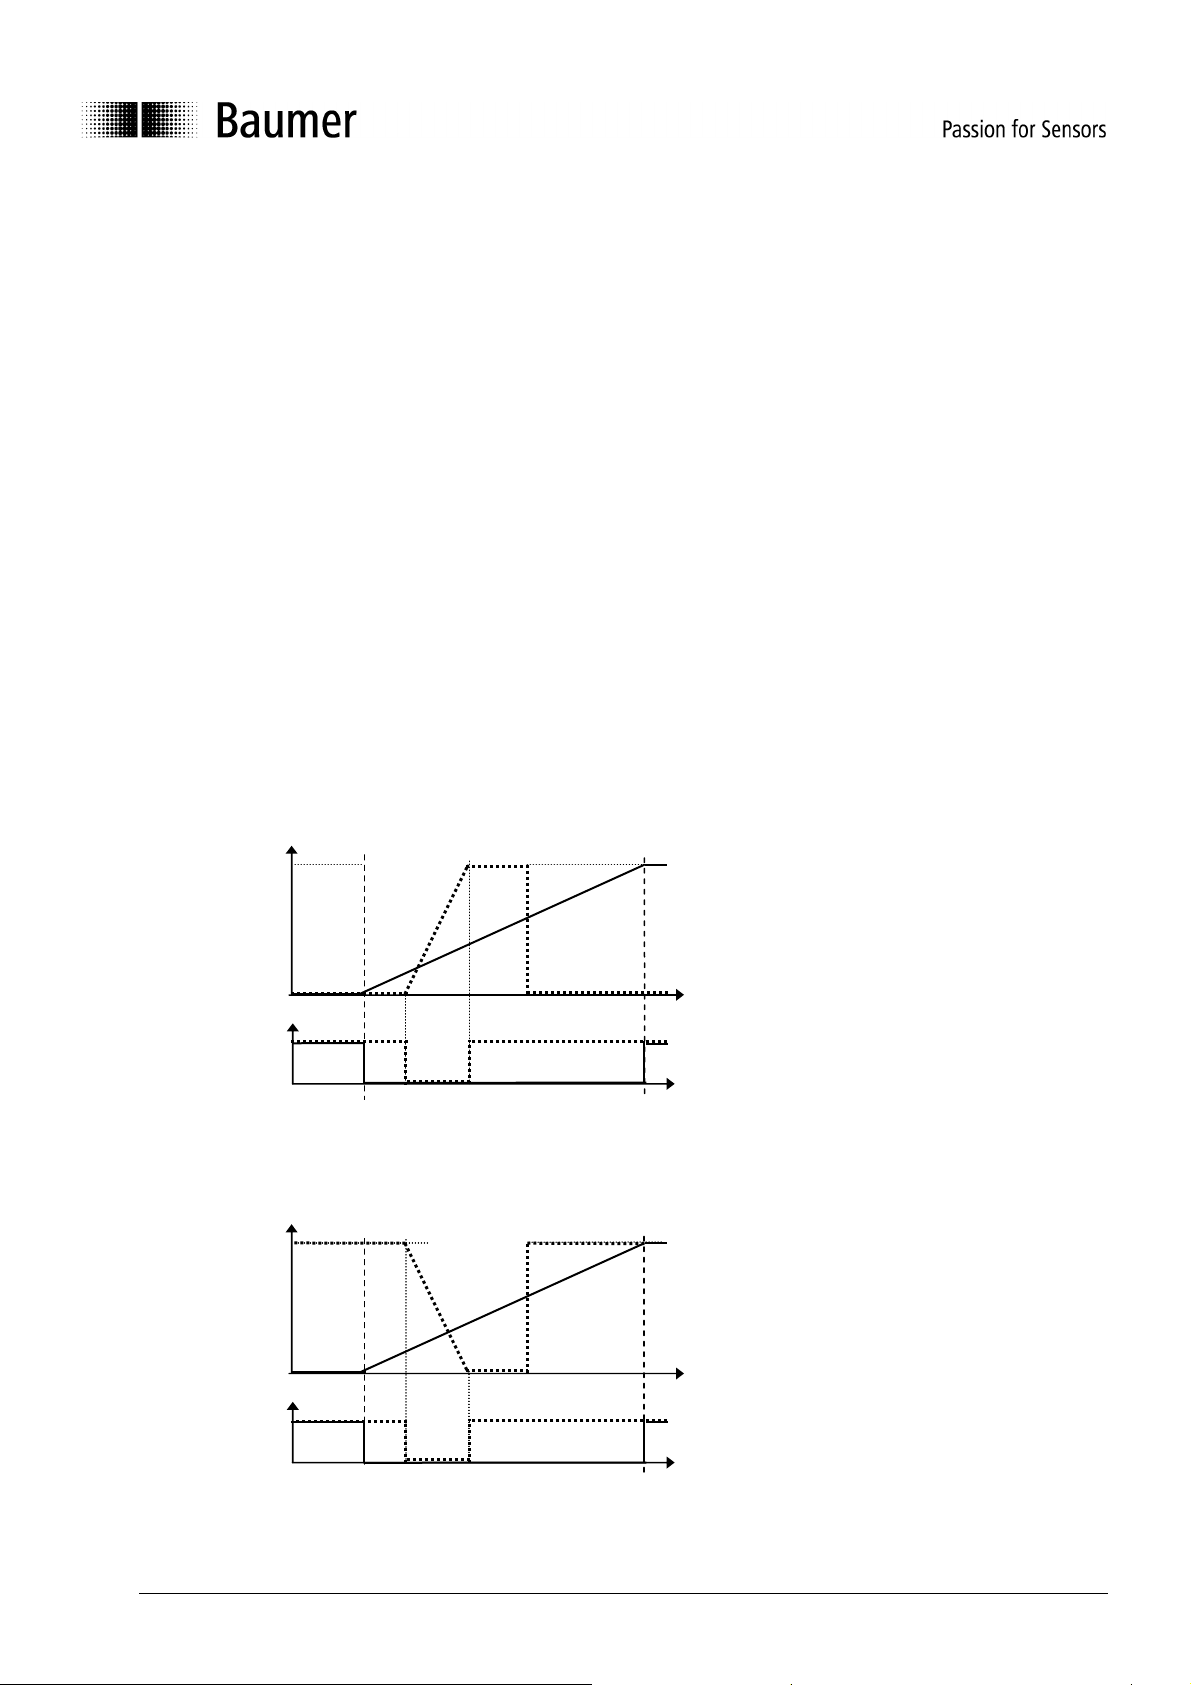
0 V / 4 mA
Analog out
0 V / 4 mA
Analog out
Alarm / LED out
5 Messbereich teachen
Jeder Sensor wird mit dem im Datenblatt angegebenen Messbereich ausgeliefert. Das Teachen dient dazu,
den Messbereich auf kleinere Grenzen einzustellen und so die Auflösung und Linearität zu optimieren. Der
Strom-, resp. der Spannungsausgang erhält dadurch eine neue Kennlinie. Es werden immer 2 Abstände
geteacht.
• Der erste Abstand entspricht 0 V bzw. 4 mA, der zweite Abstand entspricht 10 V bzw. 20 mA.
• Die geteachten Punkte bestimmen den Anfang und das Ende des neuen Messbereiches (liegen
somit innerhalb des Messbereiches).
• Der Sensor kann mindestens 10'000 mal geteacht werden.
• Der Fabrikzustand kann jederzeit wieder hergestellt werden.
• Der Sensor kann über die eingebaute Taste oder über die Leitung geteacht werden.
• Beim Teachen werden die rote LED und der Alarmausgang für das Teach-Feedback benutzt.
• Die rote LED auf der Rückseite des Sensors und der Alarmausgang zeigen im Normalbetrieb an, ob
ein Objekt im Messbereich ist oder nicht.
Achtung:
Innerhalb von 5 Minuten nach dem Einschalten des Sensors lässt sich der Sensor mit Hilfe der gelben Taste
teachen. Nach dem Teachen beginnen die 5 Minuten von neuem. Nach 5 Minuten reagiert der Sensor nicht
mehr auf die Taste. Über die Teach-Leitung kann der Sensor jederzeit geteacht werden.
Beispiel für normal geteachte Kennlinie.
4 mA / 0 V im Nahpunkt, 20 mA /10 V im Fernpunkt.
10 V / 20 mA
Alarm / LED out
Normal
geteachte
Kennlinie
50 mm 300 mm
Beispiel für umgekehrt geteachte Kennlinie.
4 mA / 0 V im Fernpunkt, 20 mA / 10V im Nahpunkt
10 V / 20 mA
Umgekehrt
geteachte
Kennlinie
Standardkennlinie
Standardkennlinie
50 mm 300 mm
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
11/48
Baumer
Page 12
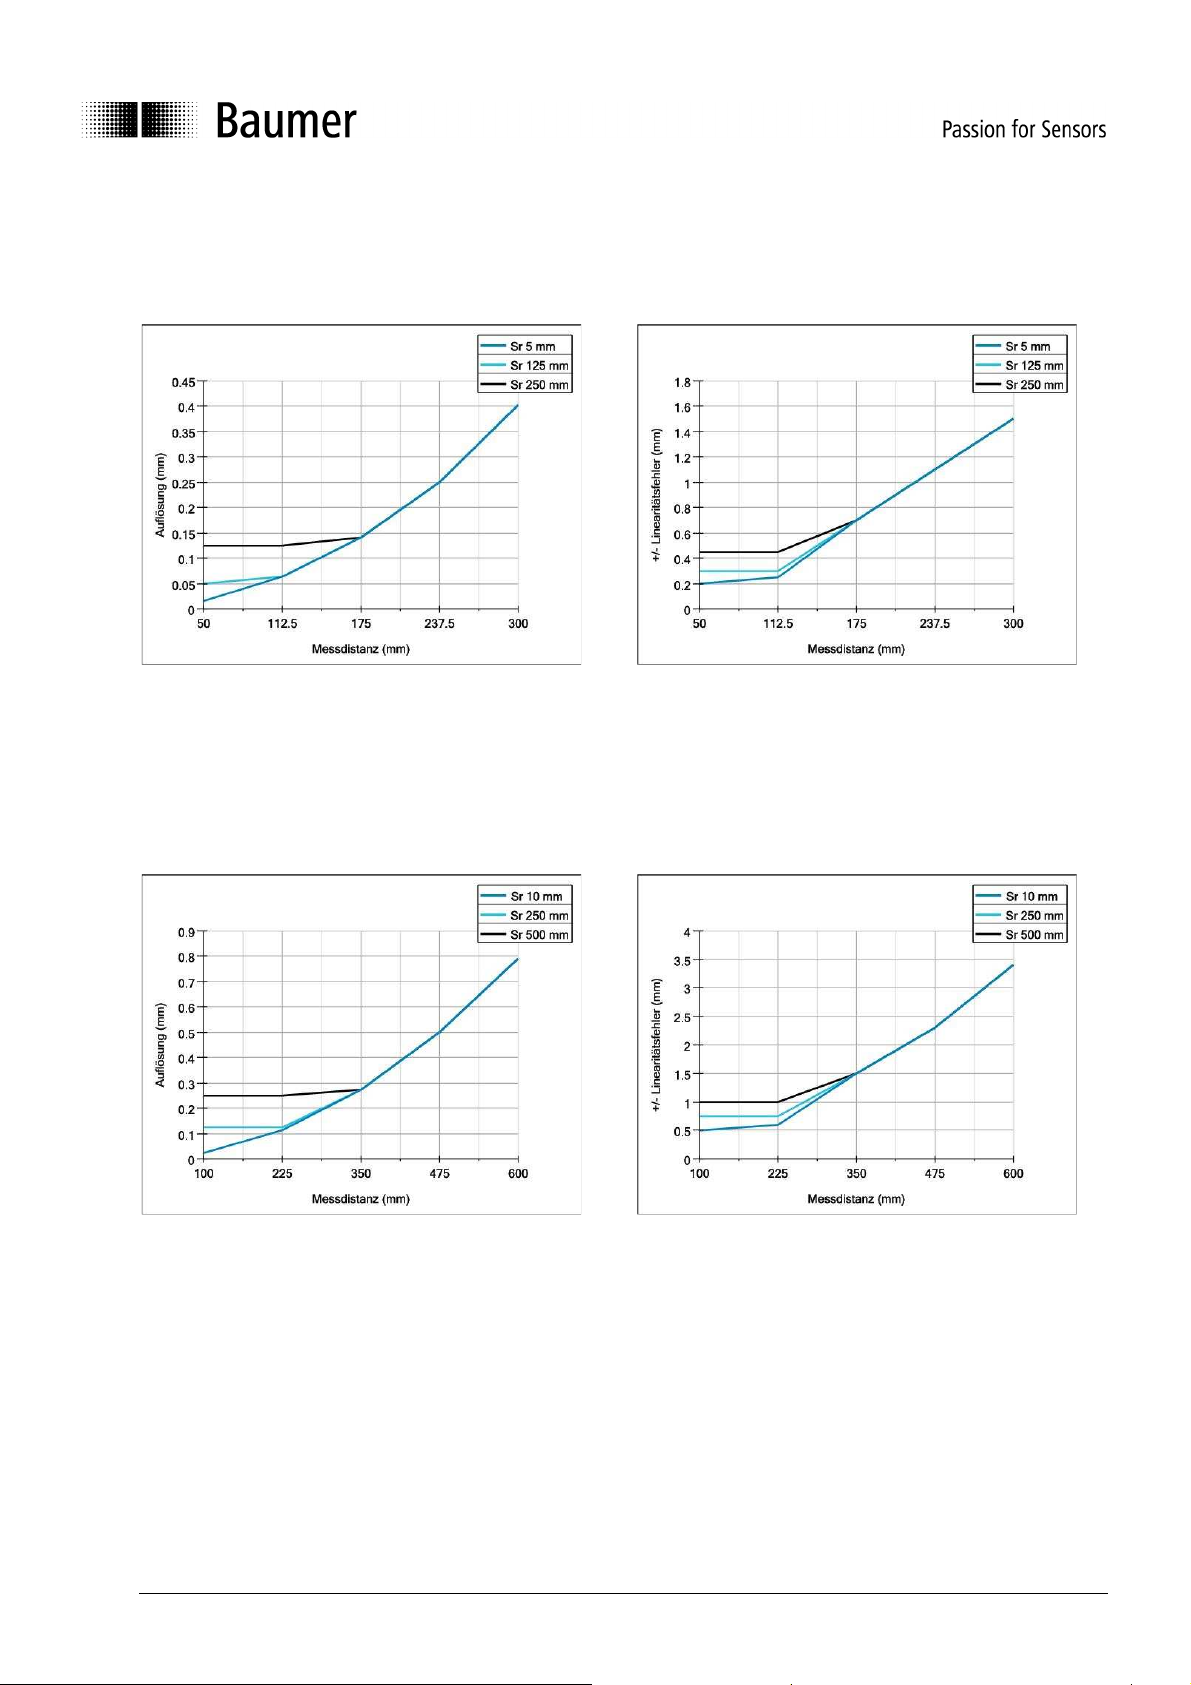
OADM 20I6591
Typische Auflösung Typische Linearitätsabweichung
Sr = geteachter Messbereich Sr = geteachter Messbereich
OADM 20I6592
Typische Auflösung Typische Linearitätsabweichung
Sr = geteachter Messbereich Sr = geteachter Messbereich
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
12/48
Baumer
Page 13
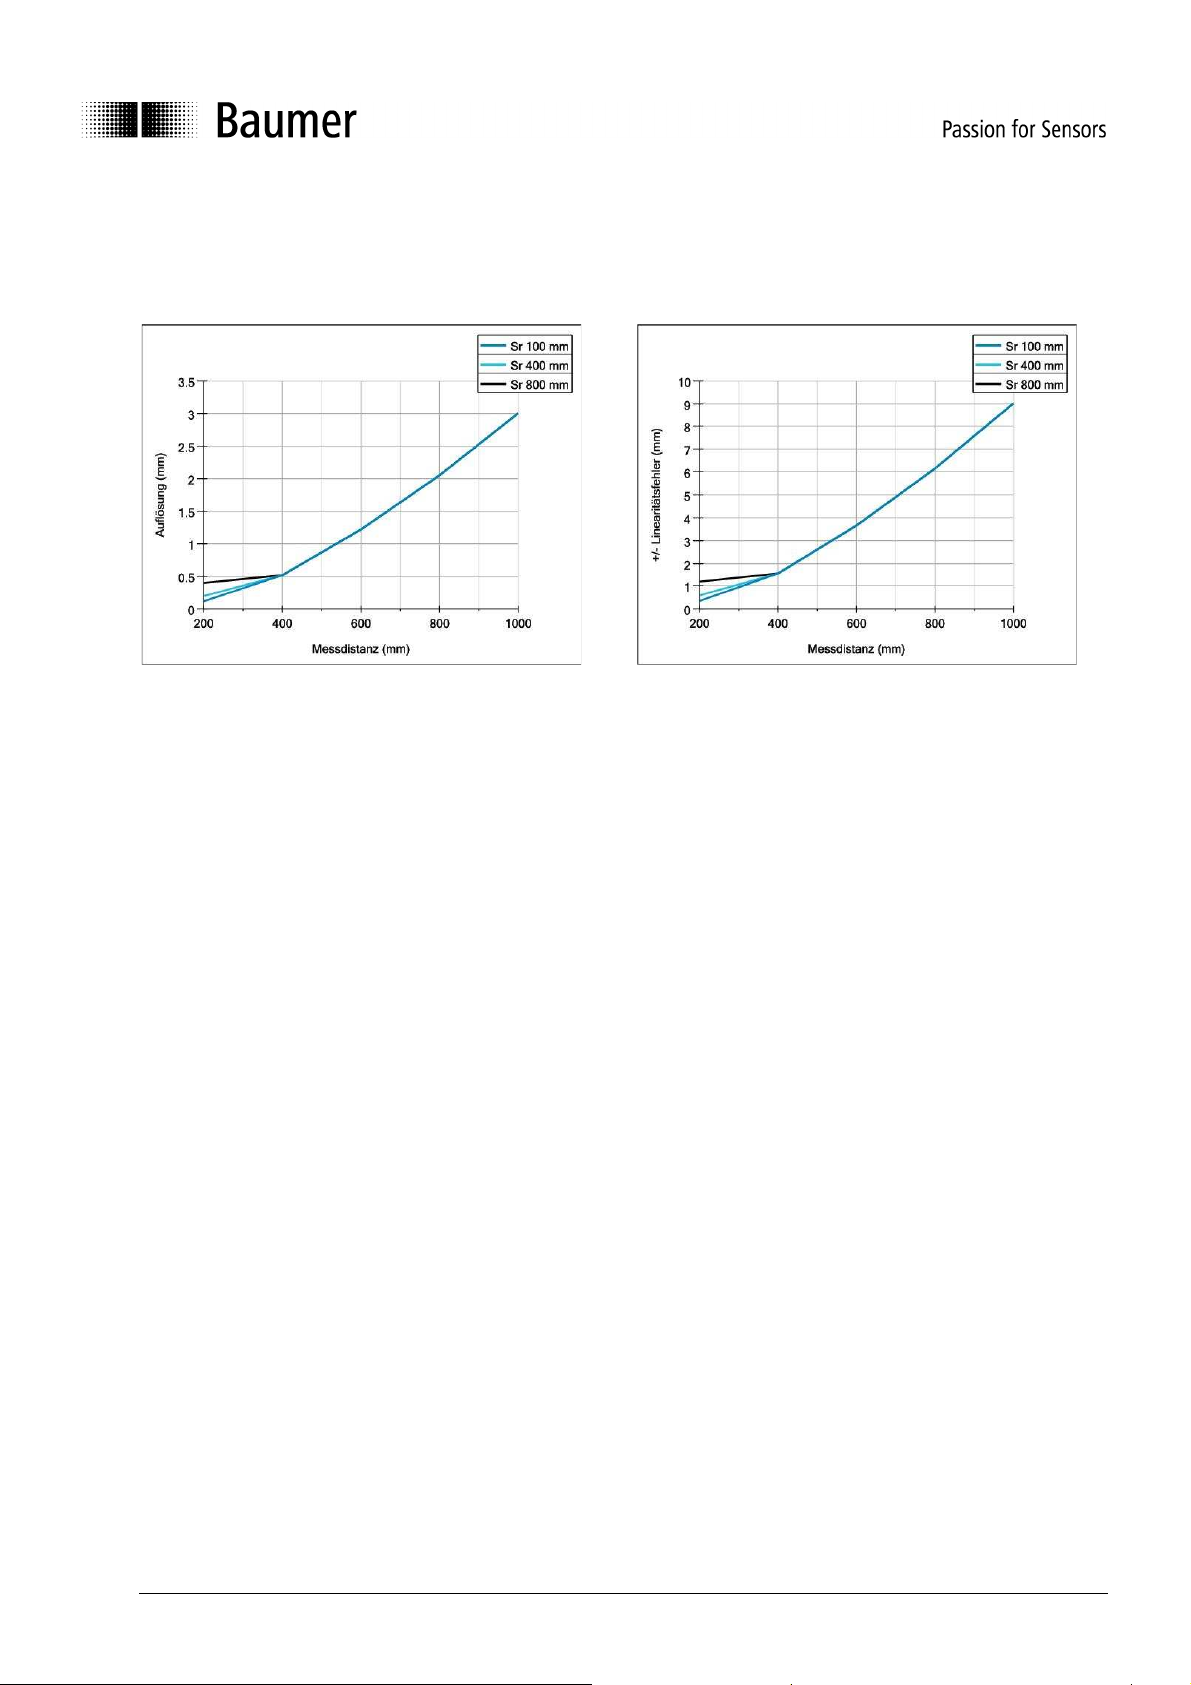
OADM 20I6593
Typische Auflösung Typische Linearitätsabweichung
Sr = geteachter Messbereich Sr = geteachter Messbereich
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
13/48
Baumer
Page 14
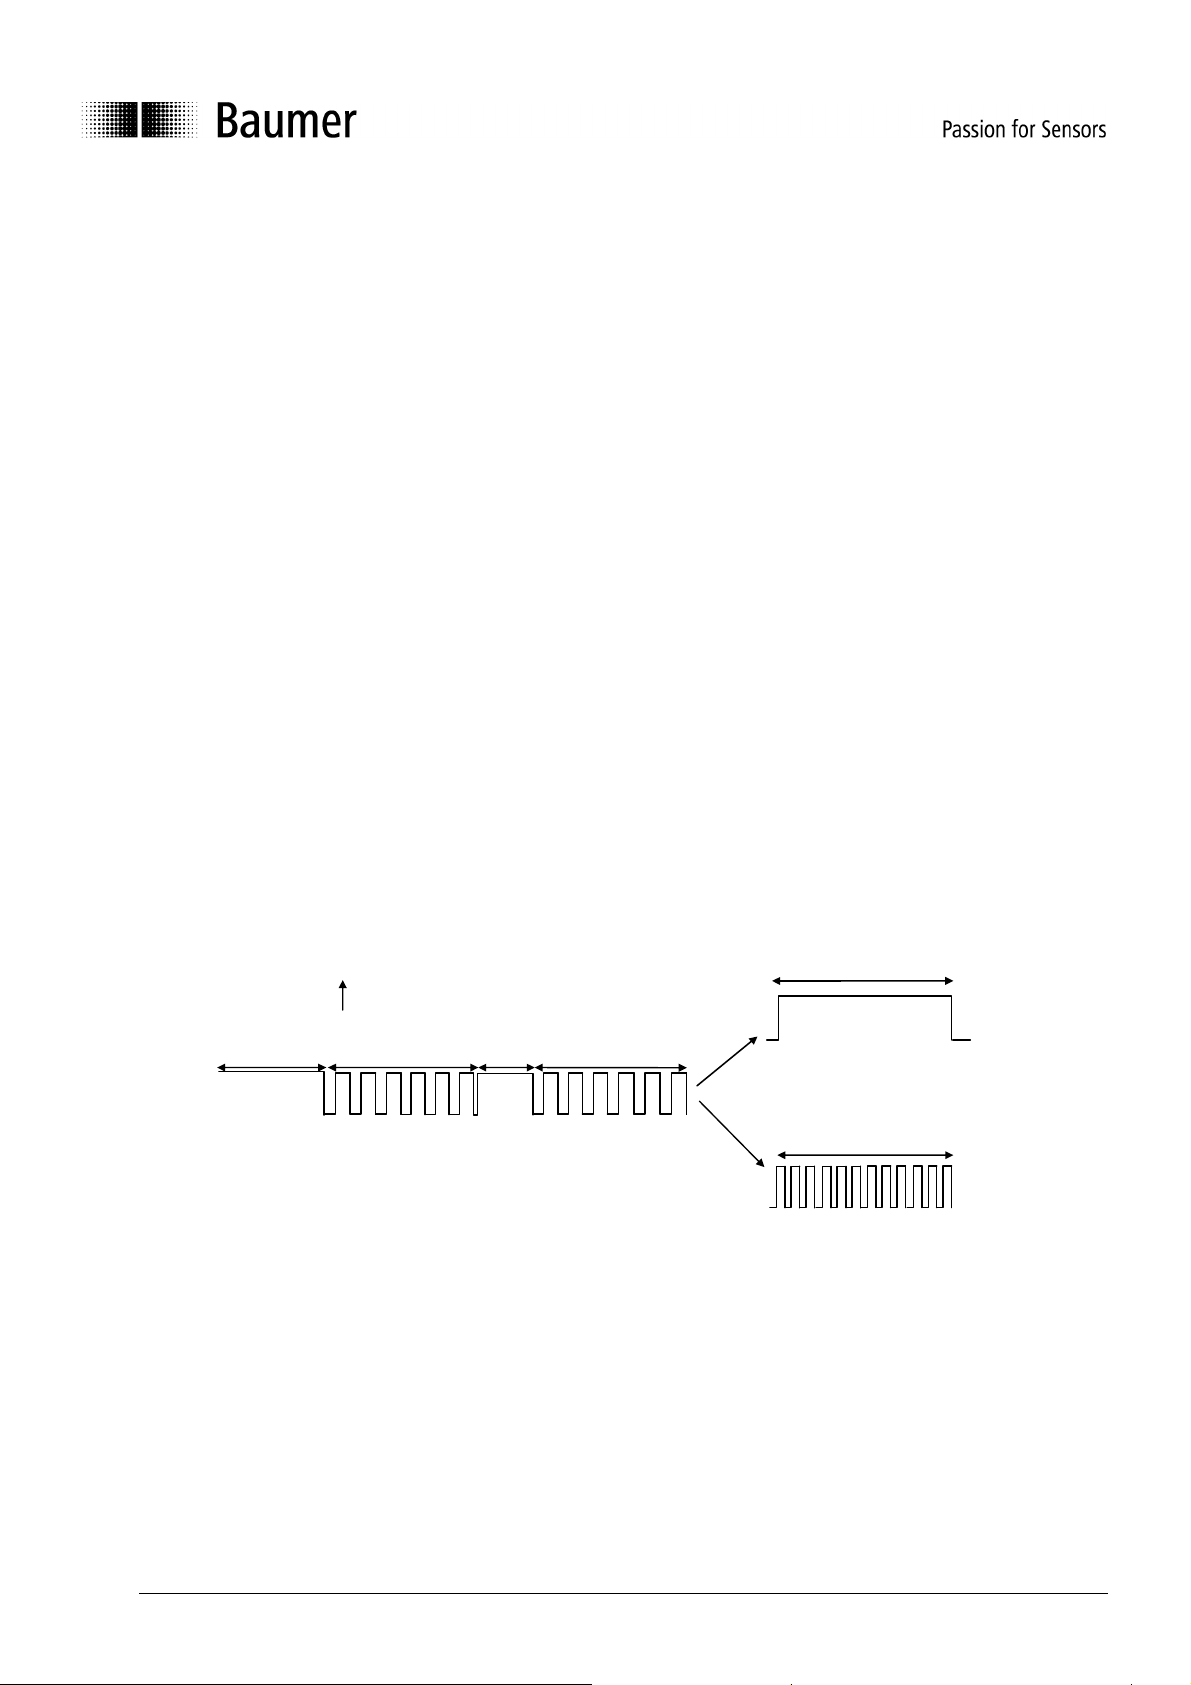
5.1 Messbereich teachen mit der Teach-Taste
Einstellen eines neuen Messbereichs:
Innerhalb von 5 Minuten nach dem Einschalten des Sensors lässt sich der Sensor mit Hilfe
der gelben Taste teachen. Nach dem Teachen beginnen die 5 Minuten von neuem. Nach
5 Minuten reagiert der Sensor nicht mehr auf die Taste.
1. Taste drücken; die rote LED geht an, wenn der Sensor noch teachbar ist.
2. Taste 5 Sekunden drücken, bis die rote LED zu blinken beginnt.
3. Taste loslassen.
4. Jetzt das Messobjekt auf die Grenze des Messbereichs setzen, bei welcher der
Sensor 0 V bzw. 4 mA ausgeben soll.
5. Taste kurz drücken; als Quittung leuchtet die rote LED für 3 Sekunden. Danach
blinkt sie gleichmässig weiter.
6. Jetzt das Messobjekt auf die Grenze des Messbereichs setzen, bei welcher der
Sensor 10 V bzw. 20 mA ausgeben soll.
7. Taste kurz drücken; als Quittung leuchtet die rote LED für 3 Sekunden. Danach geht
sie aus und blinkt noch einmal kurz auf. Der Sensor ist jetzt wieder betriebsbereit.
Der Messbereich ist jetzt neu eingestellt und die rote LED und der Alarmausgang gehen aus, wenn ein
Objekt innerhalb des neuen Messbereichs ist.
Falls eine der beiden neuen Grenzen ausserhalb des max. Messbereichs war, oder die beiden Grenzen zu
dicht beieinander waren, dann wird anstelle der 2.Quittung für 5 Sekunden ein Blinken ausgegeben. Der
Messbereich ist nicht geteacht. Er muss neu geteacht werden, wobei der minimale Teachbereich und der
Messbereich zu berücksichtigen sind.
Zeitlicher Ablauf beim Messbereich teachen mit der Teach-Taste:
t6
rote LED
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
t1
t2
t3 t4
14/48
LED leuchtet, falls Teachen
☺
erfolgreich war.
t6
LED blinkt, falls Teachen
NICHT möglich war.
Baumer
Page 15
☺
Teachle
i
tung
☺
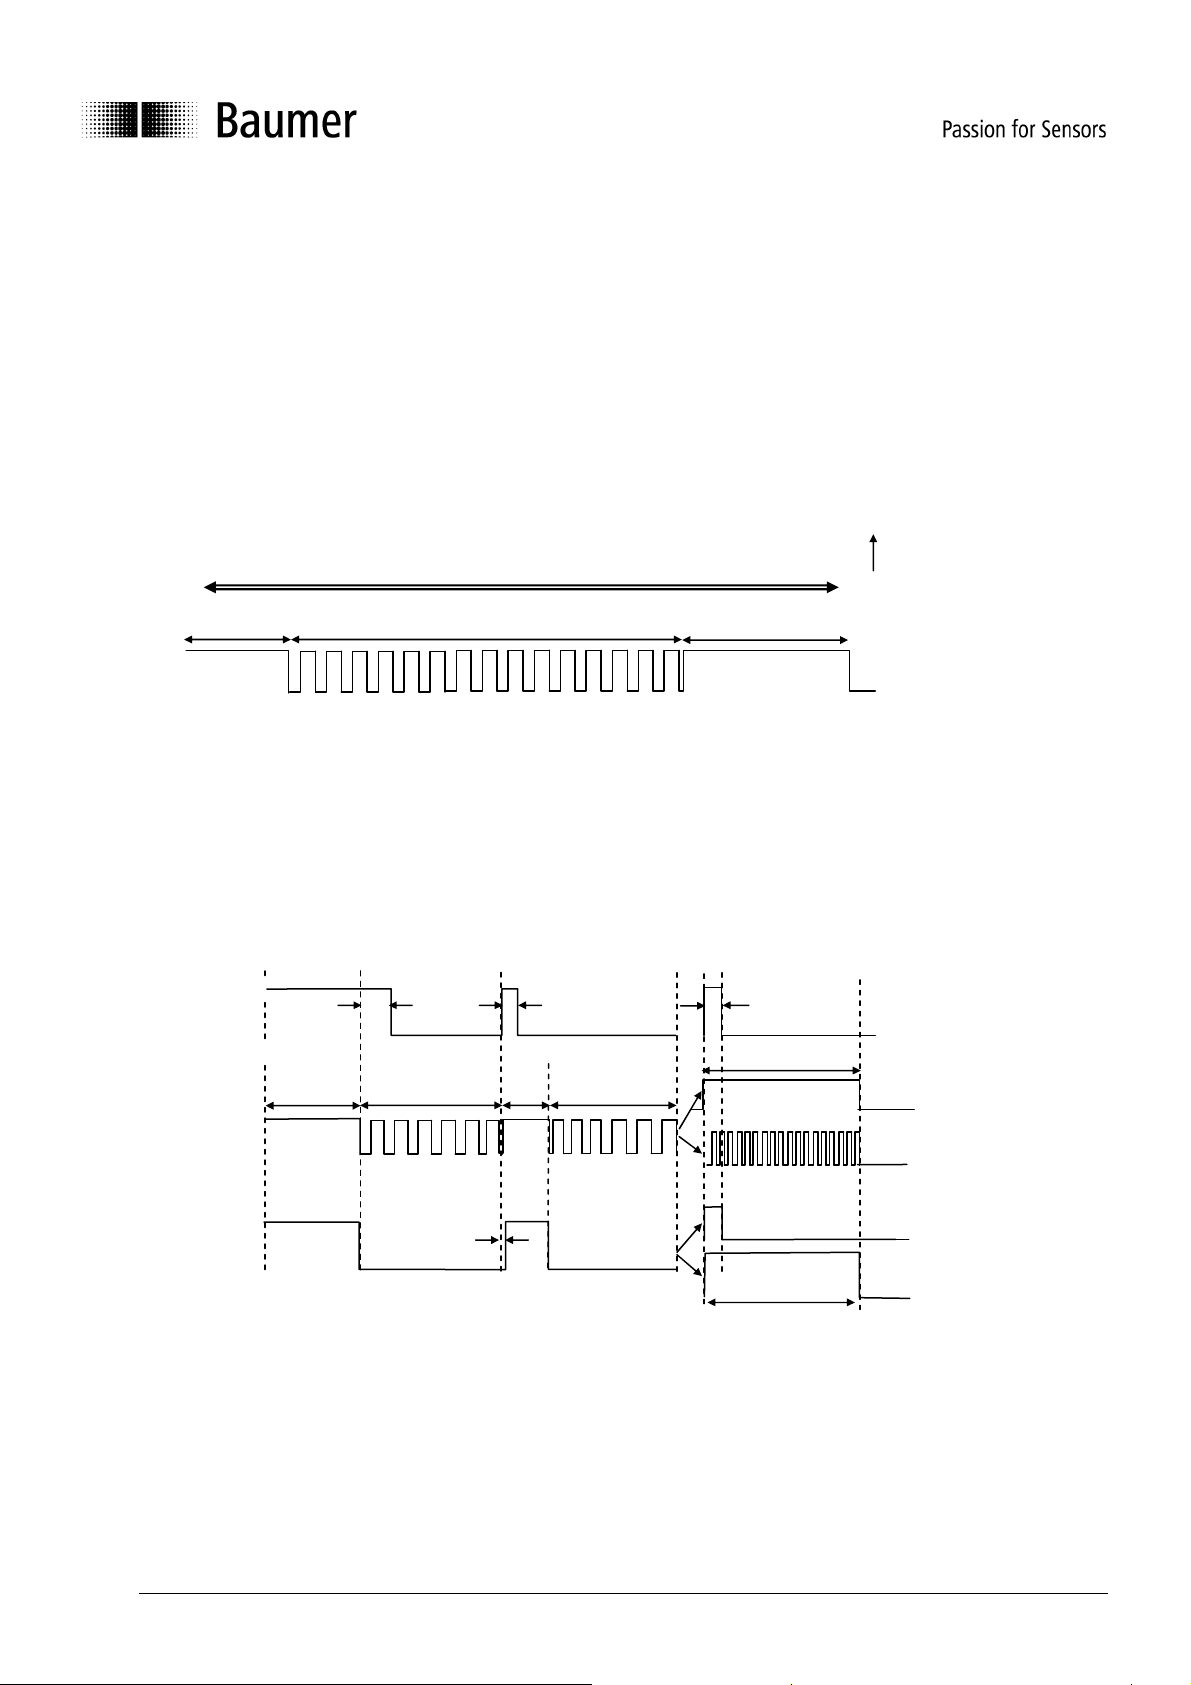
5.2 Fabrikzustand herstellen mit der Teach-Taste
Innerhalb von 5 Minuten nach dem Einschalten des Sensors lässt sich der Sensor mit Hilfe
der gelben Taste in den Fabrikzustand bringen. Nach jedem Teachen beginnen die 5 Minuten von neuem.
Nach 5 Minuten reagiert der Sensor nicht mehr auf die Taste.
1. Taste drücken; rote LED geht an, wenn der Sensor noch teachbar ist.
2. Taste 5 Sekunden drücken, bis die rote LED zu blinken beginnt. Taste NICHT loslassen. Weitere 10
Sekunden gedrückt halten, bis die rote LED dauernd leuchtet. Damit
ist der Fabrikzustand (Standardmessbereich) wieder hergestellt. Die zuvor geteachte Kennlinie
wurde mit den Fabrikdaten überschrieben.
3. Taste loslassen
t1
rote LED
t12
5.3 Messbereich teachen über die Teachleitung
Den Messbereich teachen über die Teachleitung lässt sich äquivalent zum Messbereich teachen mit der
Teach-Taste durchführen. Über die Leitung ist der Sensor immer teachbar. Für eine Maschinensteuerung
wird der Alarmausgang als Quittung genutzt.
12-28 V
t7 t8 t9
bis Taste losgelassen t13
0 V
t1
rote LED
Alarm
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
t2
t3
t10
t4
15/48
t6
t6
Baumer
Page 16
Alarm
Alarm
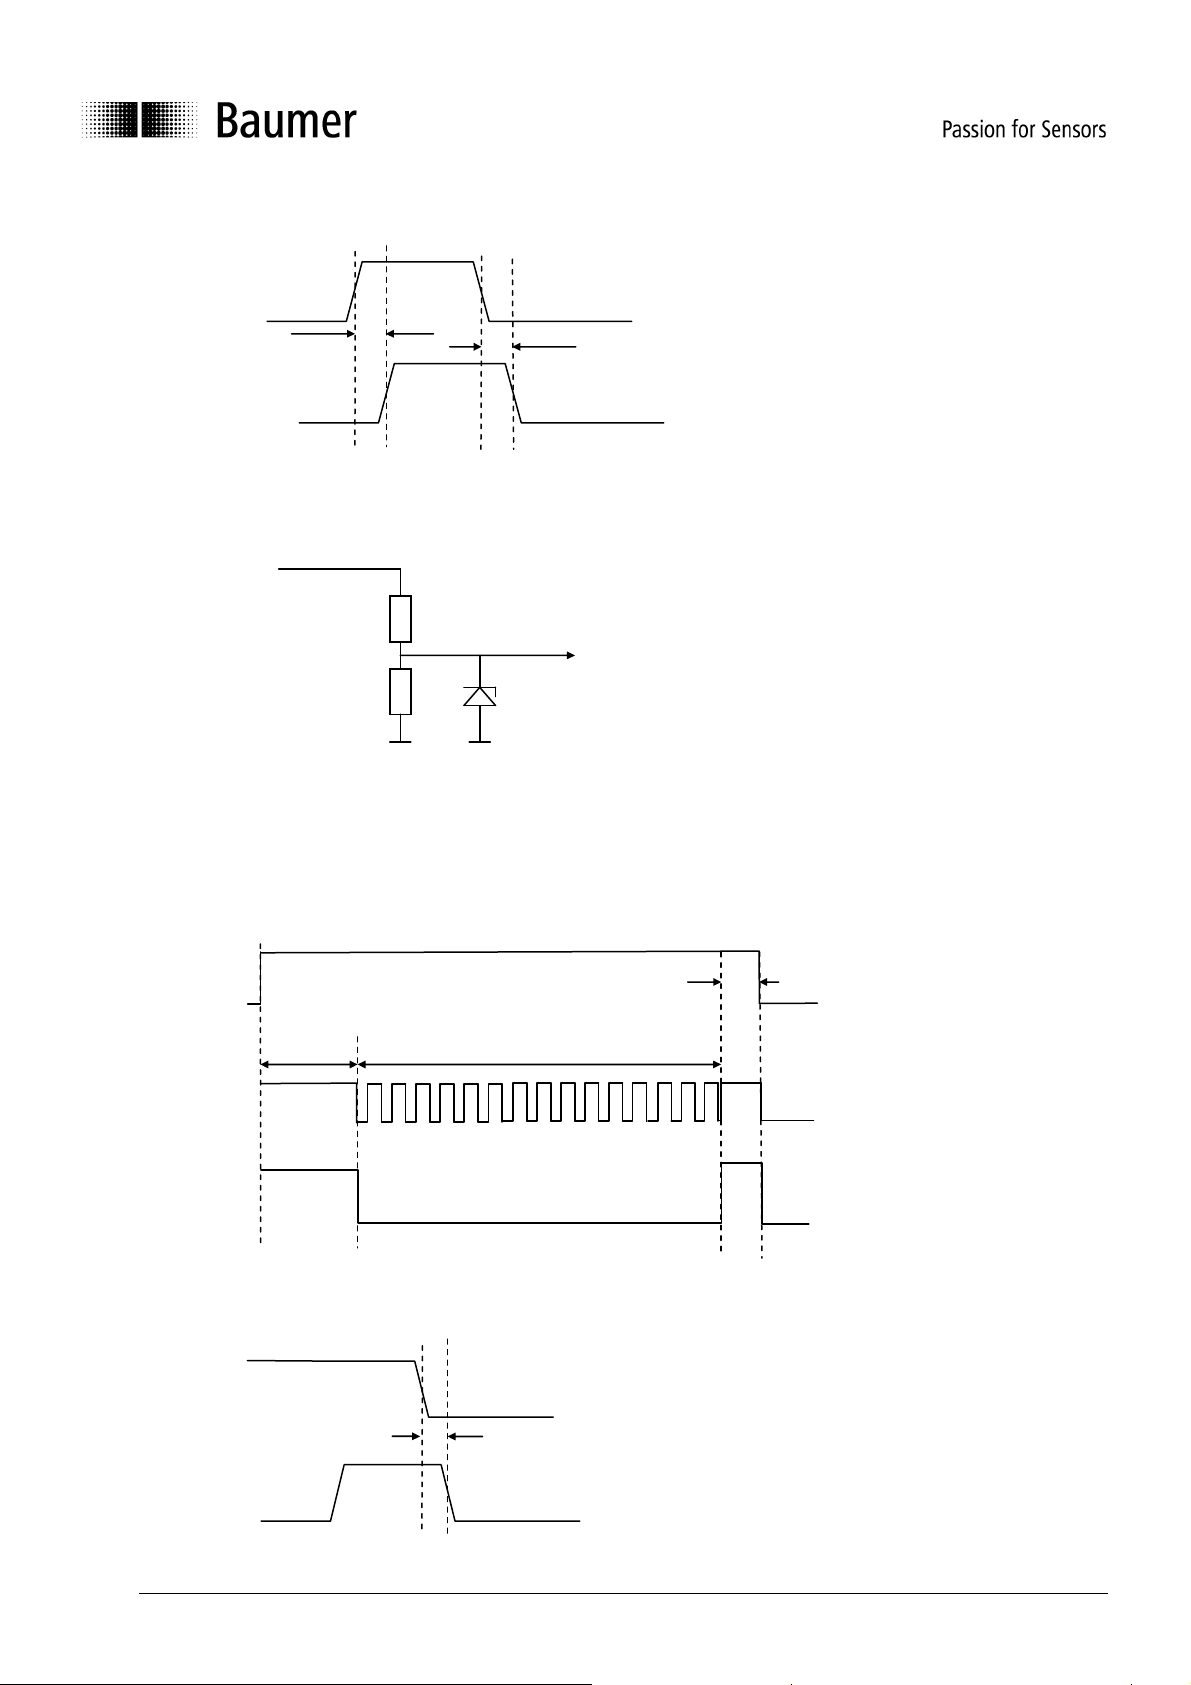
Verzögerung zwischen Teachsignal und Quittierung am Alarmausgang:
Teachleitung
t10
t11
Eingangsschaltung:
Teach In
Low: 0 .. 2 V
High: 12 .. 28V
27kΩ
10kΩ
3V3
5.4 Fabrikzustand wieder herstellen über die Teachleitung
Den „Fabrikzustand wieder herstellen über die Teachleitung“ lässt sich äquivalent zum „Fabrikzustand wieder
herstellen mit der Teach-Taste“ durchführen. Über die Leitung kann der Fabrikzustand immer wieder
hergestellt werden. Für eine Maschinensteuerung wird der Alarmausgang als Quittung genutzt.
12-28 V
Teachleitung
0 V
t15
t1
rote LED
Alarm
t14
Verzögerung zwischen Teachsignal und Quittierung am Alarmausgang:
Teachleitung
t11
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
16/48
Baumer
Page 17
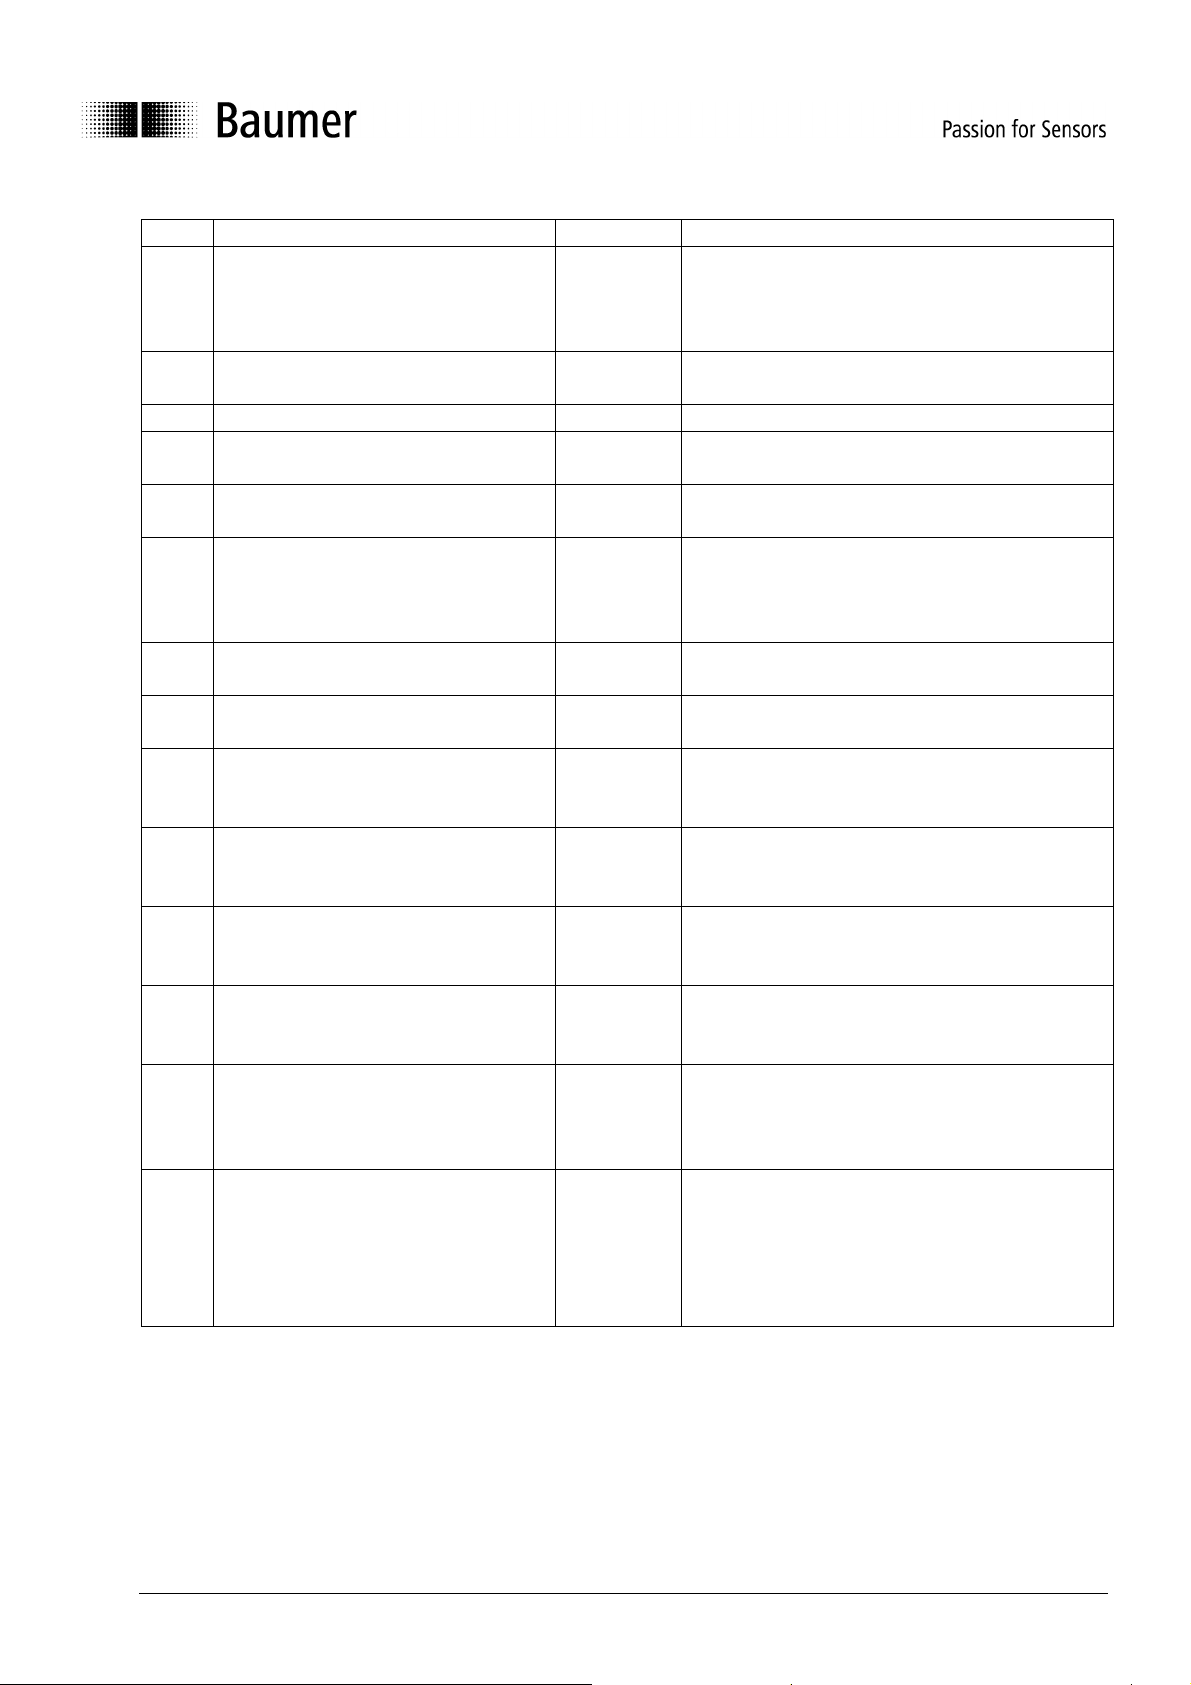
Zeit Beschreibung Wert Kommentar
Bei Betätigen der Taste nur in den ersten 5
t1 Mindestdauer Tastendruck 5 s
Minuten nach Einschalten des Sensors.
Bei Betätigung durch Teachleitung immer
funktionsfähig.
Wartezeit nach Aktivierung des
t2
ersten Teachvorgangs
< 60 s
Nach dieser Zeit ohne Tastendruck verlässt der
Sensor den Teachmodus ohne Veränderung
t3 LED an als Quittung ca. 3 s Quittung nach erstem Teachpunkt
Wartezeit nach Aktivierung des
t4
zweiten Teachvorgangs
LED als Quittung nach dem Teachen
t6
des zweiten Punktes
< 60 s
ca. 5 s
Nach dieser Zeit ohne Tastendruck verlässt der
Sensor den Teachmodus ohne Veränderung
Mindestabstand zwischen Fallen der
Alarmleitung und Fallen der
t7
Teachleitung zu Beginn des
1 ms
Teachvorgangs
Pulsdauer auf der Teachleitung,
t8
erster Teachpunkt
Pulsdauer auf der Teachleitung,
t9
zweiter Teachpunkt
30..2000 ms
30..2000 ms
Verzögerung zwischen Teachsignal
t10
und Quittung am Alarmausgang
< 20 ms
ansteigende Flanke
Verzögerung zwischen Teachsignal
t11
und Quittung am Alarmausgang
< 10 ms
abfallende Flanke
Mindestblinkdauer zur
t12
Wiedererstellung der
10 s
Fabrikeinstellungen
Blinkdauer zur Anzeige der
t13
Wiedererstellung der
Fabrikeinstellungen
> 0.2 s
Solange die Taste gedrückt oder der
Teacheingang auf High ist
Mindestblinkdauer bei
Wiederherstellung der
t14
Fabrikeinstellungen über
10 s
Teachleitung
Mindest Dauer des High Pegels der
Teachleitung nach Wiederanstieg
der Alarm Leitung bei
t15
Wiedererstellung der
0.2 s
Fabrikeinstellungen über
Teachleitung
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
17/48
Baumer
Page 18
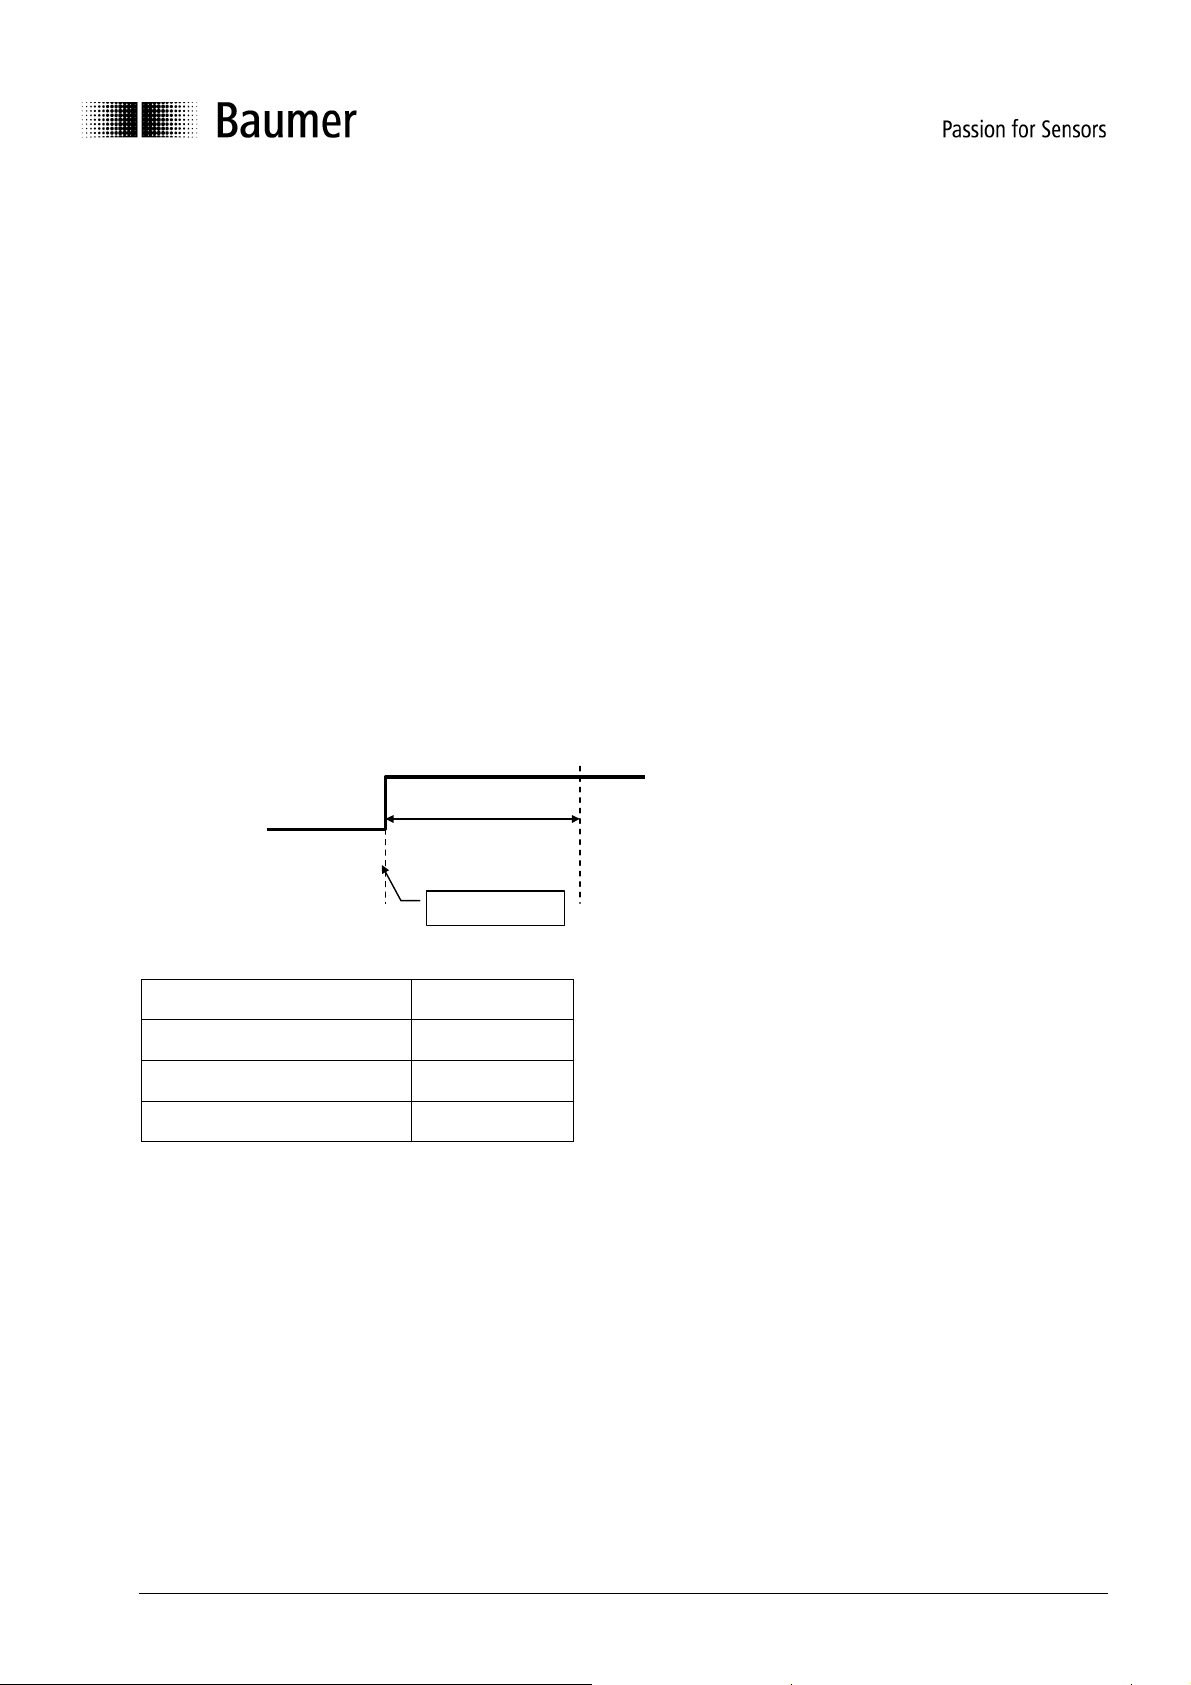
12-28 V
6 Alarmausgang
Der Alarmausgang wird gesetzt, wenn das Objekt ausserhalb des Messbereiches liegt oder wenn der
Sensor mit dem empfangenen Messsignal keine Distanzbestimmung durchführen kann. In beiden Fällen
zeigt das analoge Ausgangssignal 4 mA / resp. 0 V.
Da der Sensor fehlende Messsignale nicht durch eine interne Holdfunktion überbrückt, kann es sein, dass
bei kritischen Applikationen (extrem glänzende Oberflächen) der Ausgang kurzzeitig auf 4 mA / resp. 0 V
abfällt, wenn das Messsignal verloren geht. Wird vor dem Auswerten des Messsignals der Alarmausgang
abgefragt, kann genau gesagt werden, ob es ein „echtes“ Messsignal ist oder nicht.
7 Synchronisationseingang
Hold Funktion / Laserdiode ON/OFF
Wird an den synch. Eingang 12-28 V angelegt, dann hält dieser den gerade erfassten Messwert und schaltet
die Laserdiode aus. Er wartet mit der nächsten Messung und mit dem aktualisieren des Messwertes, bis der
synch. Eingang wieder auf 0 V springt. Damit verfügt der Sensor über eine Holdfunktion.
In jedem Messzyklus prüft der Sensor den synch. Eingang. Wird der synch. Eingang auf High-Pegel gelegt,
dauert es maximal die Ansprechzeit T1, bis am Analogausgang das „Hold-Signal“ anliegt.
Synch. Eingang
0 V
T1
Schaltzeitpunkt
Sensor T1
OADM 20I6591 < 2 ms
OADM 20I6592 < 2.5 ms
OADM 20I6593 < 3.5 ms
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
18/48
Baumer
Page 19
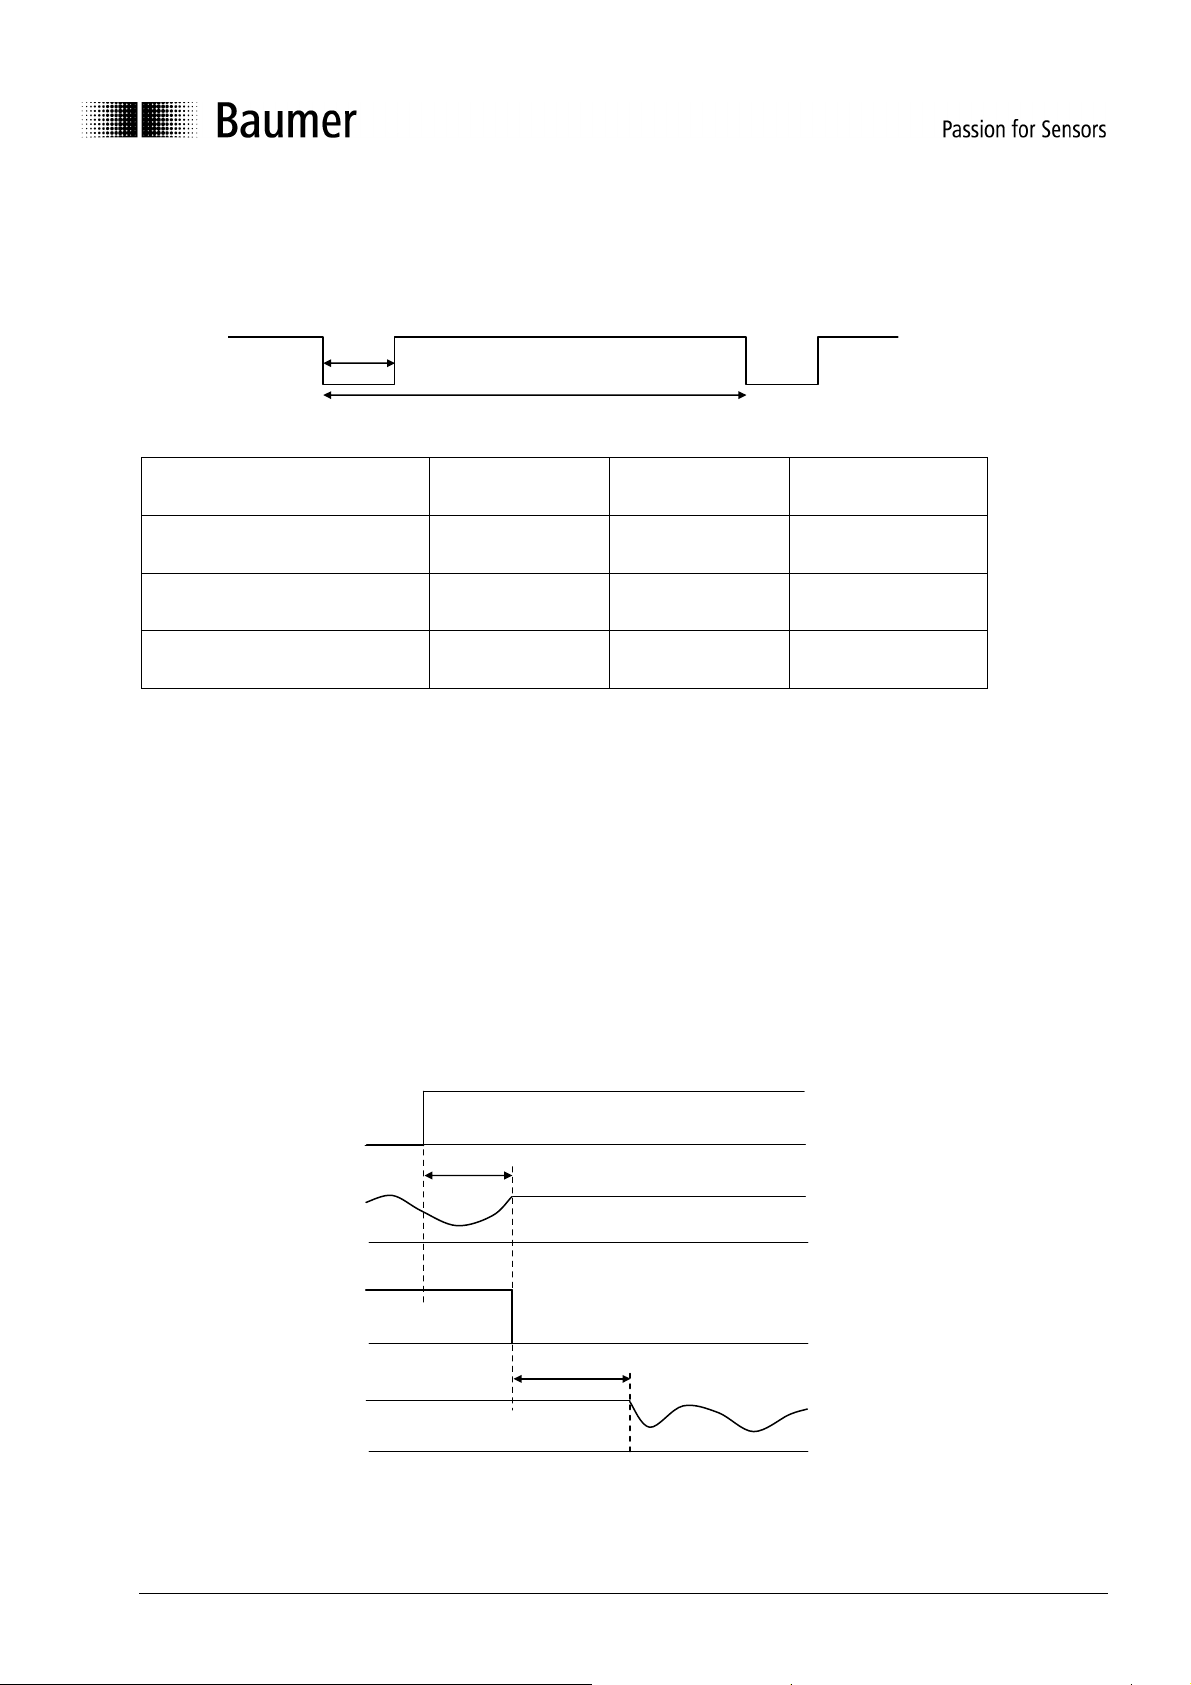
synch. Eingang S1
synch. Eingang S2
Mehrere Sensoren miteinander synchroniseren
Über einen externen Takt können mehrere Sensoren synchronisiert werden, wenn der Low-Pegel am synch.
Eingang T1 und die minimale Periodendauer T2 ist. Um zwei Sensoren nach dem Einschalten zu
synchronisieren, sind maximal 20 Zyklen am externen Takt nötig.
12-28 V
Synch. Eingang
0 V
T1
T2
Sensor T1 T2 T3
OADM 20I6591 10 ... 250 µs > 2.2 ms 3 µs ... 340 µs
OADM 20I6592 10 ... 250 µs > 3 ms 3 µs ... 670 µs
OADM 20I6593 10 ... 250 µs > 4 ms 3 µs ... 1330 µs
Wenn die Sensoren auf diese Weise synchronisiert werden, so startet bei allen der Messzyklus zur selben
Zeit. Die Sensoren beginnen Licht zu sammeln. Die Länge des Belichtungsintervalls T3 (Verschlusszeit)
hängt von der Reflektivität der Oberfläche des Messobjektes ab.
Dies heisst, dass der aktuelle Messzeitpunkt um die ZeitT3 variieren kann. Weisse oder graue Objekte
reflektieren in der Regel gut, ihr Belichtungsintervall ist kleiner als die Hälfte der maximalen Zeit T3. Nur sehr
dunkle Objekte verlangen ein maximales Belichtungsintervall.
Mehrere Sensoren asynchron betreiben
Damit sich zwei oder mehrere Sensoren gegenseitig nicht beeinflussen, können sie über einen externen Takt
asynchron betrieben werden. Der synch. Eingang wird an Vcc 12-28 V gelegt und damit der Laser
abgeschaltet. Folgendes Timing muss dabei beachtet werden. Im folgenden Diagramm ist Sensor 1 als S1
und Sensor 2 als S2 bezeichnet.
12-28 V
0 V
20 mA
Analog Ausgang S1
4 mA
t1
12-28 V
0 V
t2
20 mA
Analog Ausgang S2
4 mA
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
19/48
Baumer
Page 20
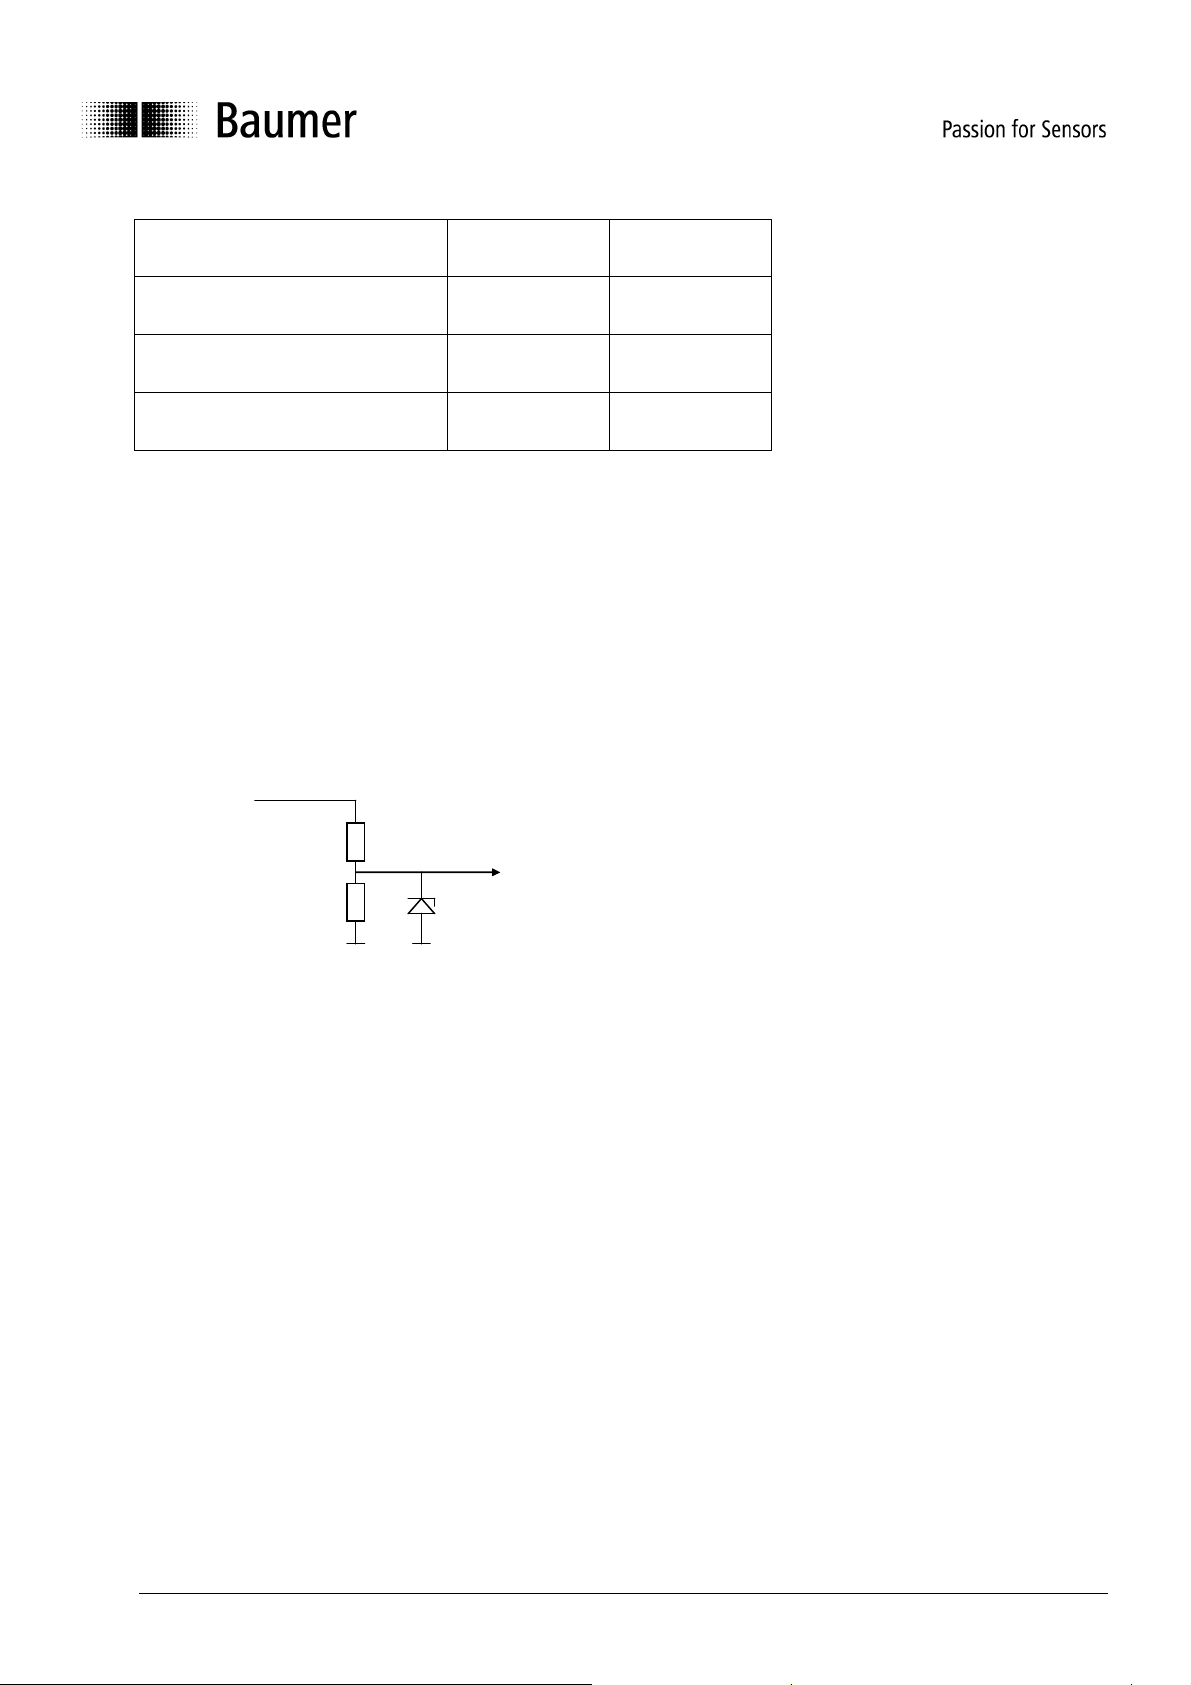
Sensor t1 t2
OADM 20I6591 < 2 ms 1.5 ... 6 ms
OADM 20I6592 < 2.5 ms 1.5 ... 7.5 ms
OADM 20I6593 < 3.5 ms 1.5 ... 10.5 ms
Die maximale Zeit, nachdem der synch. Eingang von S1 auf High-Pegel gelegt wird, bis der S1 seinen
letzten analog Messwert ausgibt, dauert t1. Der Messwert vom S1 bleibt erhalten, so lange der synch.
Eingang vom S1 auf High-Pegel liegt. Die minimale Zeit zwischen S1 synch. Eingang auf High-Pegel und S2
synch. Eingang auf Low-Pegel, damit keine gegenseitige Beeinflussung möglich ist, dauert ebenfalls t1.
Der Zeitraum wo der synch. Eingang vom S2 auf Low-Pegel geschaltet wird, bis am Analog Ausgang ein
gültiger Messwert anliegt ist typisch t2 Minimum. Ist die Reflektivität vom Messobjekt von der einen zur
nächsten Messung sehr unterschiedlich, dann dauert es zwei, maximal drei Messzyklen, bis der gültige
Messwert am Ausgang anliegt. Das entspricht dem t2 Maximum.
Eingangsschaltung:
Teach In
Low: 0 .. 2 V
High: 12 .. 28 V
27kΩ
10kΩ
3V3
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
20/48
Baumer
Page 21
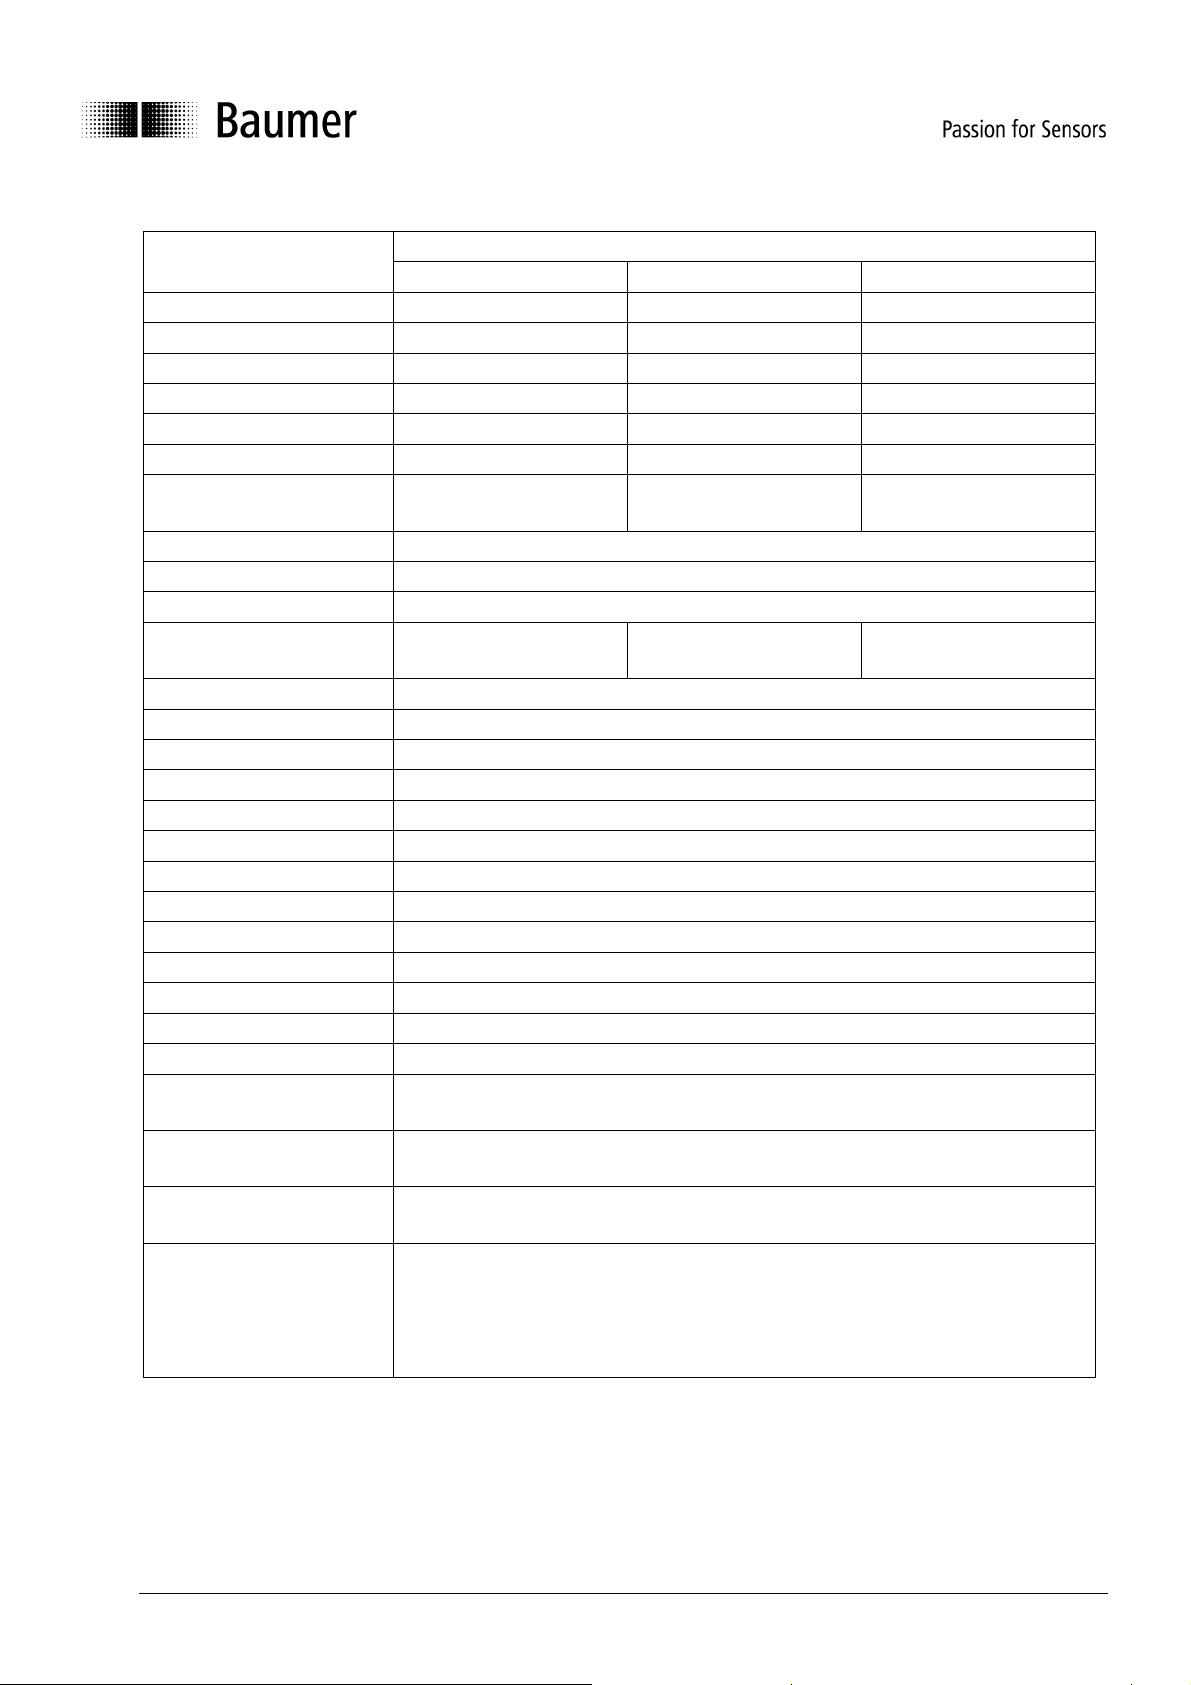
8 Technische Daten
…6591 …6592 …6593
OADM 20I…
Messbereich MB 50…300 mm 100…600 mm 200… 1000 mm
Teach-in Bereich ≥ 5 mm ≥ 10 mm ≥ 20 mm
Auflösung *1) 0.01…0.4 mm 0.015…0.8 mm 0.12…3 mm
Linearitätsabweichung *2) ± 0.2…± 1.5 mm ± 0.5…± 3.4 mm ± 0.36…± 9mm
Ansprechzeit *3) < 2 ms < 2.5 ms < 3.5 ms
Fremdlicht *4) ≤ 100 kLux ≤ 100 kLux ≤ 60 kLux
Typ. Temperatur
Koeffizient *5)
± 0.03%
MD/°C
± 0.03%
MD/°C
± 0.05%
MD/°C
Lichtquelle Laserdiode rot, gepulst
Laserklasse 2
Wellenlänge 650 nm
Laserlinie*7) Höhe
Breite
6…11 mm
2 mm
7…17 mm
2 mm
8…25 mm
3…1 mm
Analogausgänge 4 … 20 mA und 0 … 10 V
Lastwid. an U-Out > 100 kΩ
Lastwid. an I-Out < (+Vs – 6 V) / 0.02 A
Alarmausgang PNP / max. 100 mA
Betriebsspannung 12 ... 28 VDC
Stromverbrauch < 100 mA, (bei + 24V ~ 40mA)
Verpolungsfest ja (nur Speisung)
Kurzschlussfest ja
Gehäusematerial Zink Druckguss
Anzugsdrehmoment 1.0 Nm
Schutzklasse IP 67
Arbeitstemperatur - 20°C…+ 60°C (nicht kondensieren d)
Lagertemperatur - 20°C...+ 70°C
Vibrations Beständigkeit
Random Beständigkeit
Bump Beständigkeit
(30 g, 10-2000 Hz, per Achse)
(0,4 g2/Hz, 20-1000 Hz per Achse)
(75 g, 6 ms, 4000 Pulse per Achse und Richtung)
IEC 60068-2-6
IEC 60068-2-64
IEC 60068-2-29
Wenn der Laserstrahl unterbrochen wird, oder Messfehler auftreten, dann
werden die Analogausgänge und der Alarmausgang für max. 300 ms auf
Fehler Unterdrückung
ihrem letzt gültigen Wert gehalten. Jeder gültige Messwert wird sofort an die
Ausgänge ausgegeben. Ist innerhalb 300 ms kein Messwert gültig, dann
gehen die Analogausgänge auf 4 mA / 0 V und der Alarmausgang auf High.
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
21/48
Baumer
Page 22
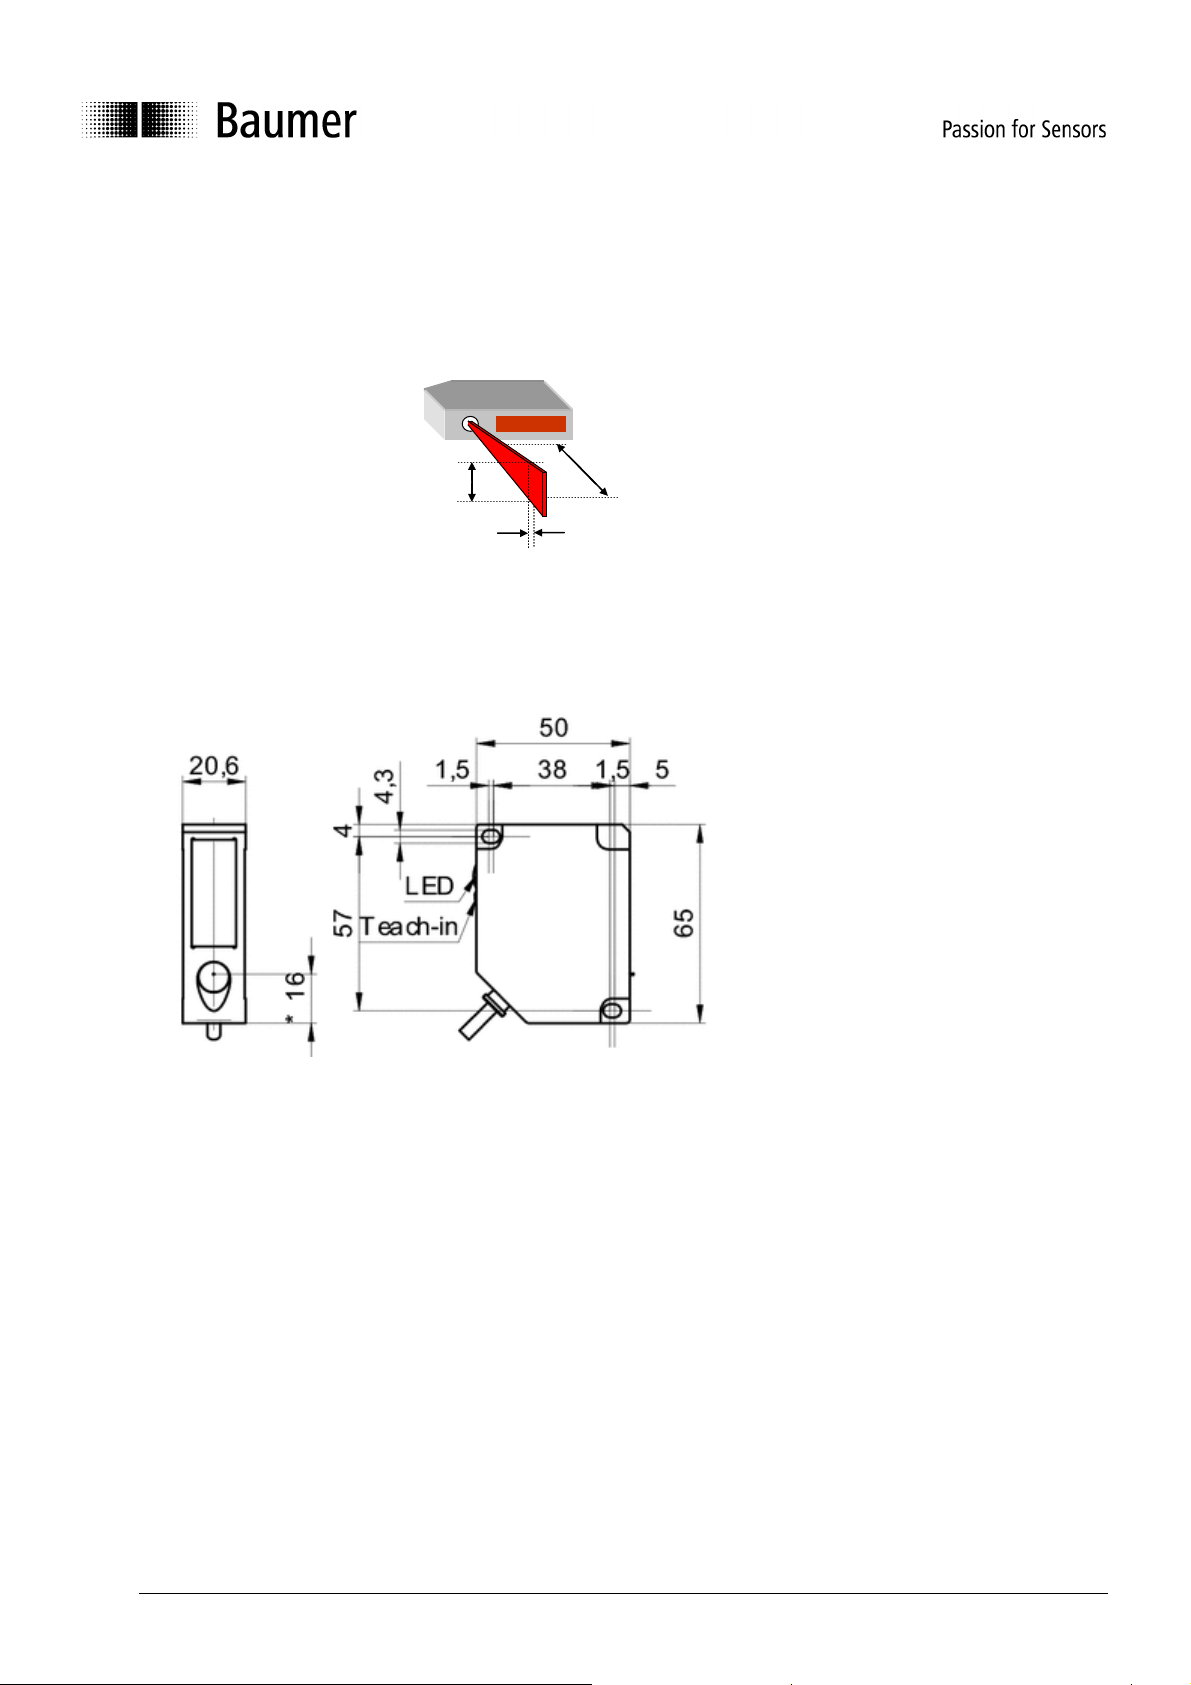
* Senderachse
*1)
*2)
und
Auflösung und Linearitätsabweichungen gemessen auf weisse Keramik
*3)
Die Ansprechzeit des Sensors ist von der Reflektivität des Messobjektes abhängig
*4)
max. zulässiges Sonnenlicht auf weisses Messobjekt im Meßbereich
*5)
in % der Messdistanz / °C
*7)
Sendestrahlabmessung: Laserlinie: Höhe, Breite
Höhe
Messbereich
Breite
Abmessung:
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
22/48
Baumer
Page 23
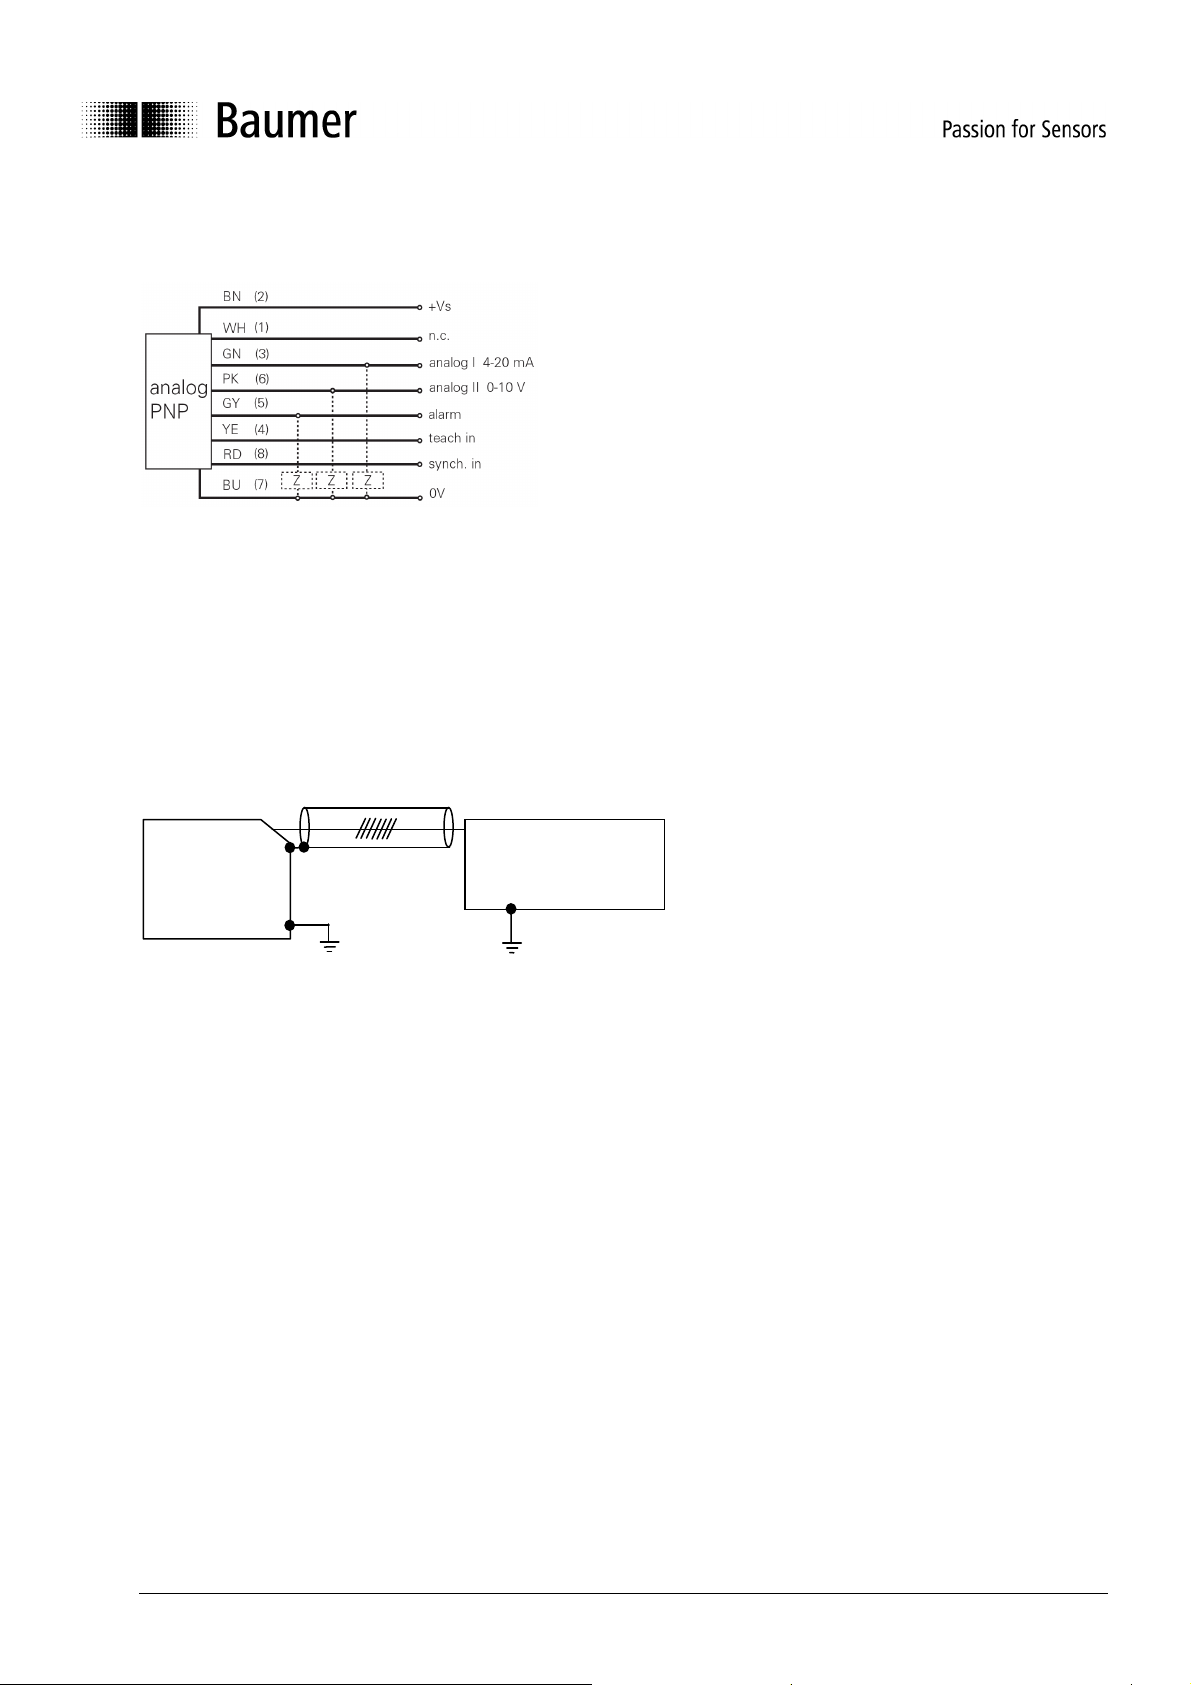
9 Anschluss
Anschlussbelegung
10 Erdungskonzept
Um einen optimalen EMV-Schutz und damit einen störungsfreien Betrieb zu gewährleisten, müssen
Anschlussleitungen mit Abschirmung eingesetzt werden. Der Sensor muss geerdet betrieben werden, dafür
gibt es unterschiedliche Methoden. In der Zeichnung unten ist unsere Vorzugsvariante aufgeführt. Der
Sensor wird über eine Zahnscheibe unter der Befestigungsschraube geerdet.
● = elektrische Verbindung.
Power-supply
OADM
Falls ein anderes Erdungskonzept gewünscht wird, kontaktieren Sie bitte Baumer.
A/D Converter
11 Wartungshinweise
Der OADM benötigt keine Wartung, ausser dass die Frontfenster sauber gehalten werden müssen. Staub,
Wassertropfen und Fingerabdrücke können die Sensorfunktion beeinträchtigen. Normalerweise genügt es,
die Fenster mit einem sauberen (!), weichen Tuch abzureiben. Bei stärkerer Verschmutzung kann Alkohol
oder Seifenwasser verwendet werden.
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
23/48
Baumer
Page 24
12 Zubehör
Befestigungswinkel Art.-Nr. 10131521, Befestigungswinkel aus Metal für OADM 20
Frontscheibe Art.-Nr. 10156878, Schutzscheibe aus Acrylglas (PMMA), optimiert den Schutz
der Sensorfront, kann bei Bedarf ersetzt werden
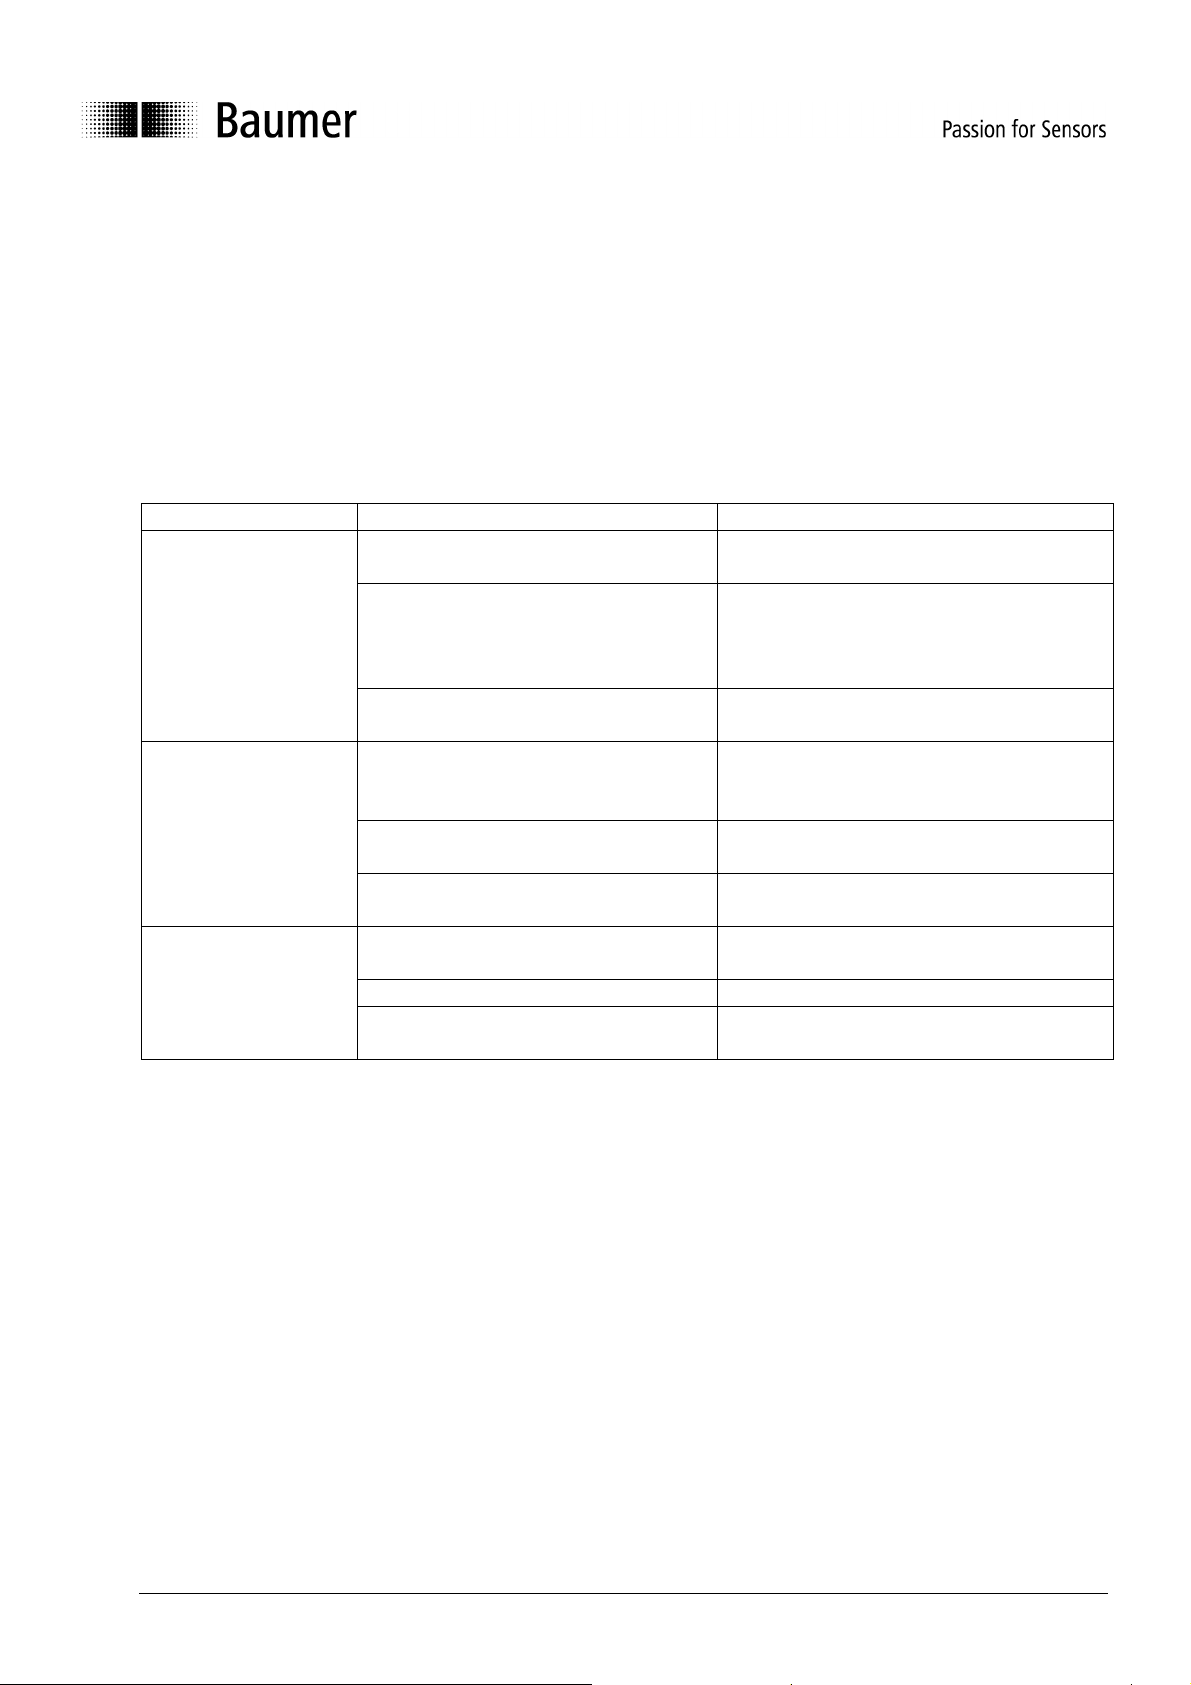
13 Fehlersuche: Was tun wenn...
Fehler Mögliche Ursache Korrekturmassnahmen
Der Sensor misst nicht Der synch. Eingang oder die Teach-in
Leitung ist an +Vs angeschlossen
Empfangsstrahl abgedeckt Stellen sie sich hinter den Empfänger und
Objekte mit kritischen Oberflächen
(Transparent, spiegelnd)
Der Sensor misst
zeitweise falsch
Der Sensor misst
ungenau
Beeinflussung durch einen weiteren
Sensor prüfen
Beeinflussung durch ein starkes
Fremdlicht prüfen.
Ist das Messobjekt teiltransparent,
glasklar oder spiegelnden?
Raue Oberfläche Verwenden Sie einen Sensor mit Laser
Farbkanten Beachten Sie die Ausrichtung des Sensors
Wie genau ist die eingesetzte
Messdatenerfassung?
Der synch. Eingang oder die Teach-in
Leitung an 0 V anschliessen
schauen sie den Laserspot am Messobjekt
an. Ist der Laserspot auf dem Messobjekt
gut sichtbar?
Stellen sie sicher daß die Oberfläche
diffuse reflektiert
Umliegende Sensoren die im
Erfassungsbereich vom Empfänger liegen
abschalten
Den Sensor vor Fremdlicht abschatten
Stellen sie sicher daß die Oberfläche
diffuse reflektiert
Linie
Im Manual des Herstellers nachschlagen.
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
24/48
Baumer
Page 25
User Manual
Laser distance sensor
series
OADM 20I659...
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
25/48
Baumer
Page 26
1 General notes
Rules for proper usage This product is a precision device which has been designed for the
detection of objects and parts. It generates and provides measured
values issued as electrical signals for following systems. Unless this
product has not been specifically marked it may not be used in
hazardous areas.
Set-up Installation, mounting and adjustment of this product may only be
executed by skilled employees.
Installation Only mounting devices and accessories specifically provided for this
product may be used for installation.
Unused outputs may not be connected. Unused strands of hardwired sensors must be isolated. Do not exceed the maximum
permissible bending radius of the cable. Before connecting the
product electrically the system must be powered down. Where
screened cables are mandatory, they have to be used in order to
assure EMI protection. When assembling connectors and screened
cables at customer site the screen of the cable must be linked to the
connector housing via a large contact area.
Laser safety
• The laser diode installed in the OADM emits visible red laser lights. This laser belongs to the Class 2 laser
standard specified by the IEC 60825-1
• Max. average output power < 1 mW
• Laser radiation, do not stare into beam
• To avoid uncontrolled laser exposure we recommended stopping the beam with a matte object.
• For laser safety reasons, the voltage supply of the sensors must be turned off when the whole system or
the machine is turned off.
• Safety concept information and limiting parameters as published in the sales documentation apply at all
times.
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
26/48
Baumer
Page 27
2 Functional principle
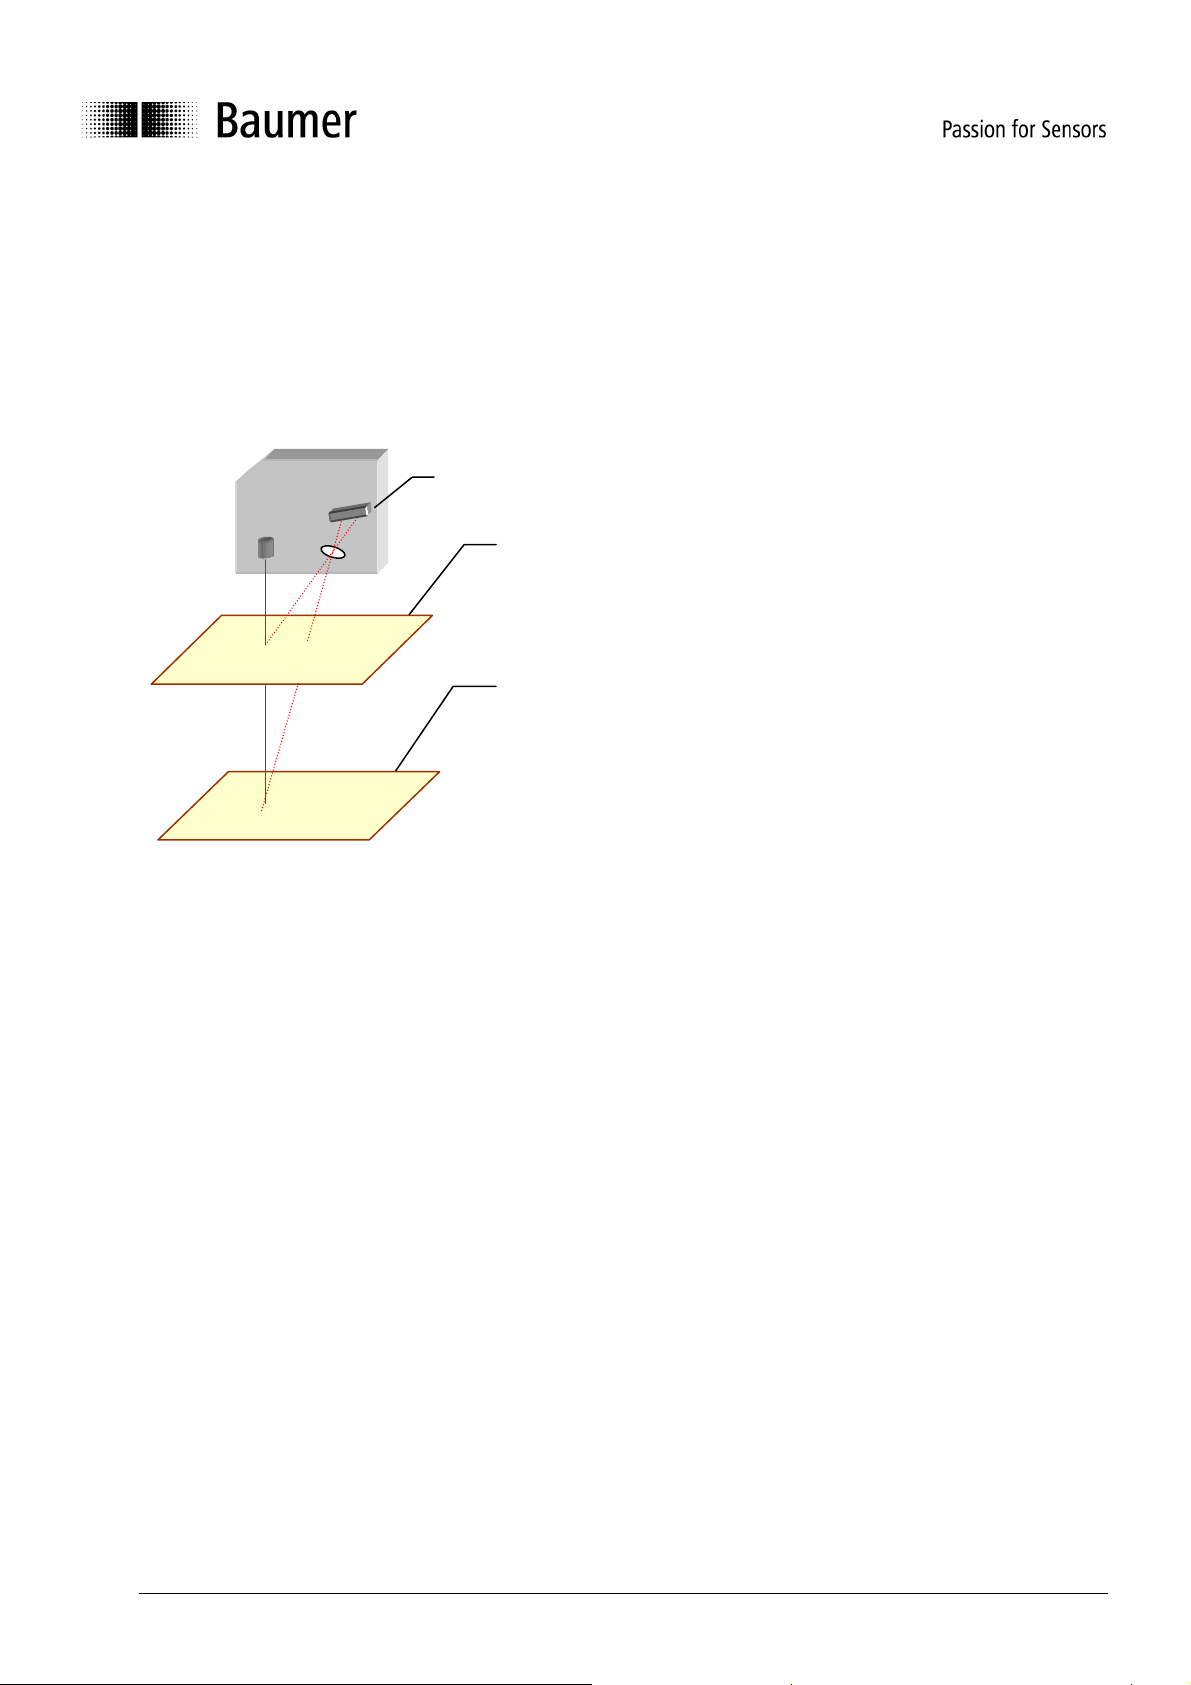
The distance measured is based on the triangulation principle. The emitted laser beam falls on the object as
a small light spot and will be reflected diffusely. The position of the received light spot on the receiver (a
diode line) defines the receiving angle. This angle corresponds to the distance and is the base for the
internal calculations.
A distance change close to the sensor effects a large change in angle; the same distance change at the end
of the measuring range has a much smaller effect to the angle. This non-linearity feature is linearized by the
microcontroller. The analog output signal is linear to the distance.
Diode line with
receiving light spot
Object close to sensor
Object far away
The sensor adapts automatically to different object colors by varying the emitting laser intensity and
optimizing the exposure time. The result is a sensor that is nearly independent on different reflections
(different colors, shiny surfaces, dark objects). The sensor reaches its highest accuracy if the object reflects
diffusely.
3 Mounting instructions
• For a proper mounting, the mounting surface has to be flat. Be aware of the max. tightening torque.
• In case of EMC, the sensor has to be grounded and a shielded cable has to be used.
• The 90° rotating connecter allows wiring the senso r from the bottom side or from the rear.
• The max. accuracy will be reached >15 minutes after power on.
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
27/48
Baumer
Page 28
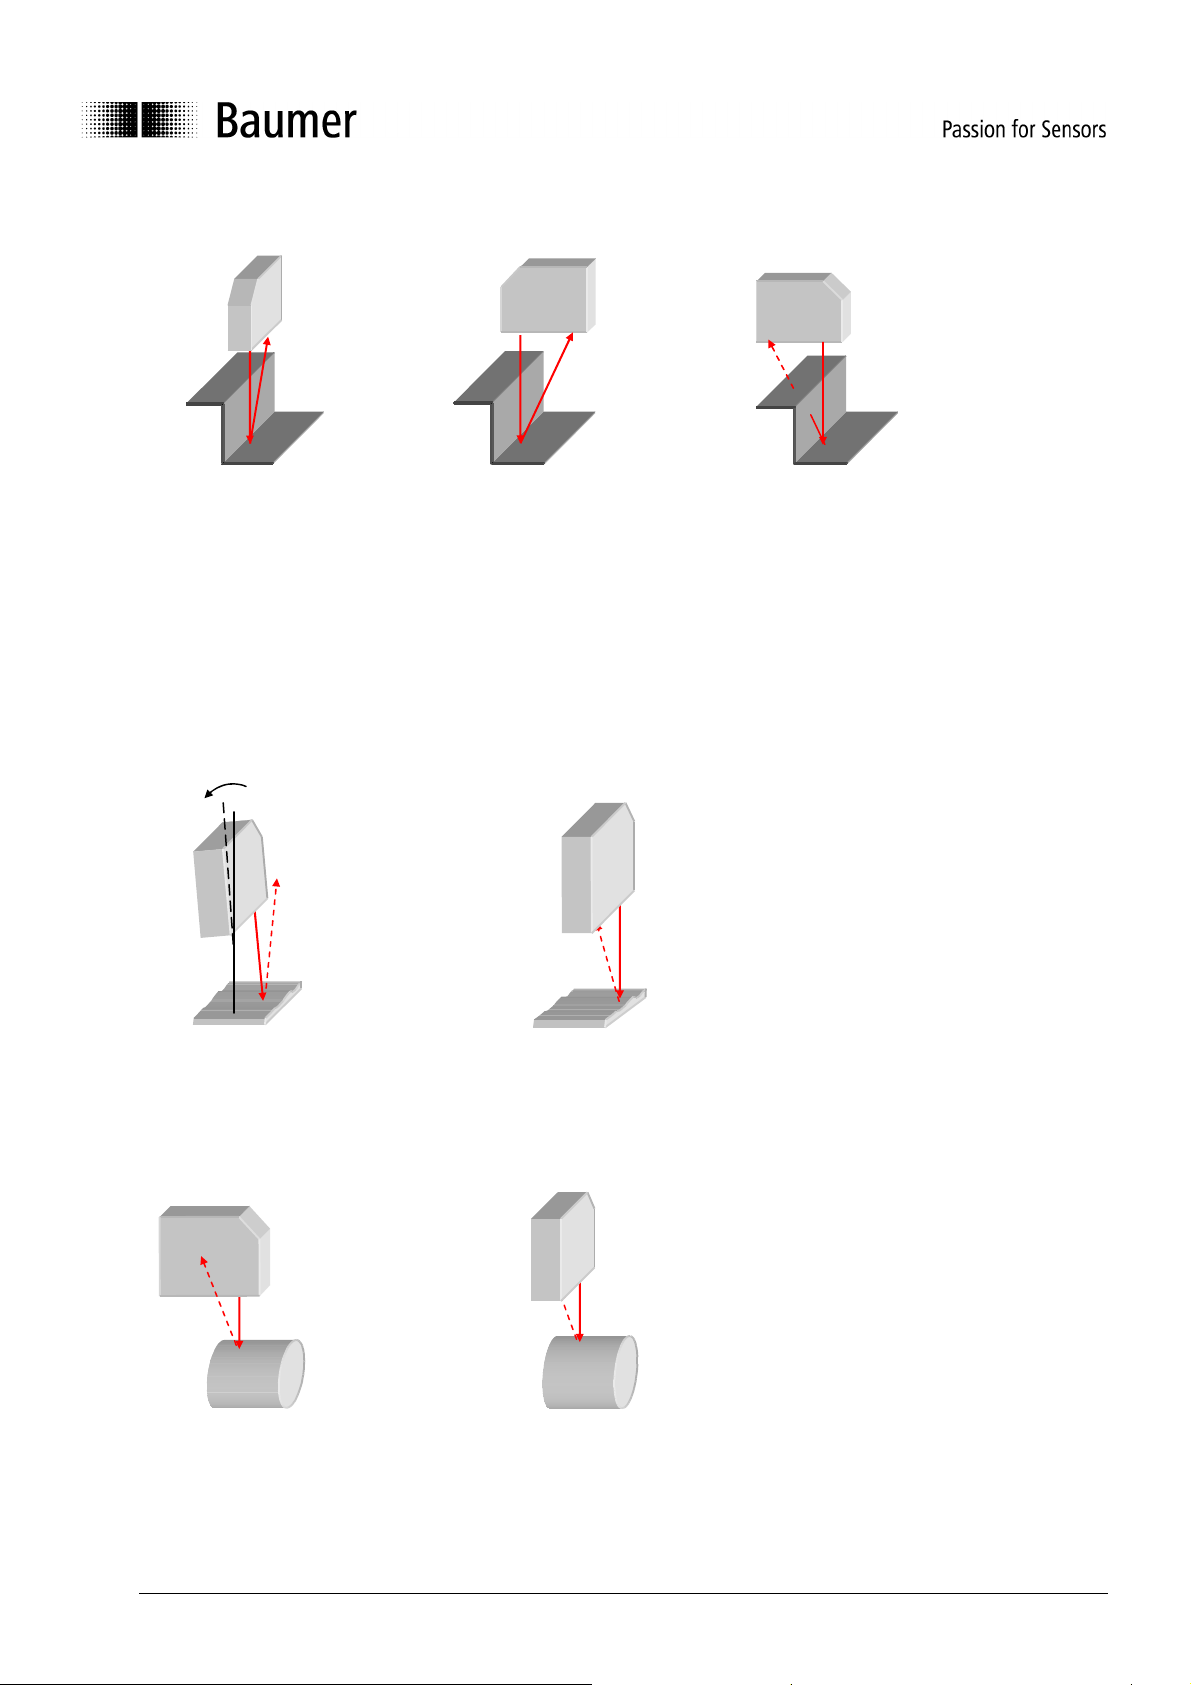
Steps / edges:
When measuring right next to steps / edges, it is important that the receiving beam is not covered by the
steps / edges. This also applies to depth measurements of holes or valleys.
Mounting above shiny surfaces:
On shiny surfaces, it is important that no direct reflection can get to the receiving optics. The reflection could
blind the sensor and produce poor results. To prevent this, the sensor may be slightly tilted. The direct
reflection can be seen on a white piece of paper when held in front of the receiver.
Mounting above round, shiny surfaces:
10 -15°
☺
☺
☺☺
☺
☺
☺☺
☺
☺
☺☺
☺
☺
☺☺
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
28/48
Baumer
Page 29
☺
☺☺
☺
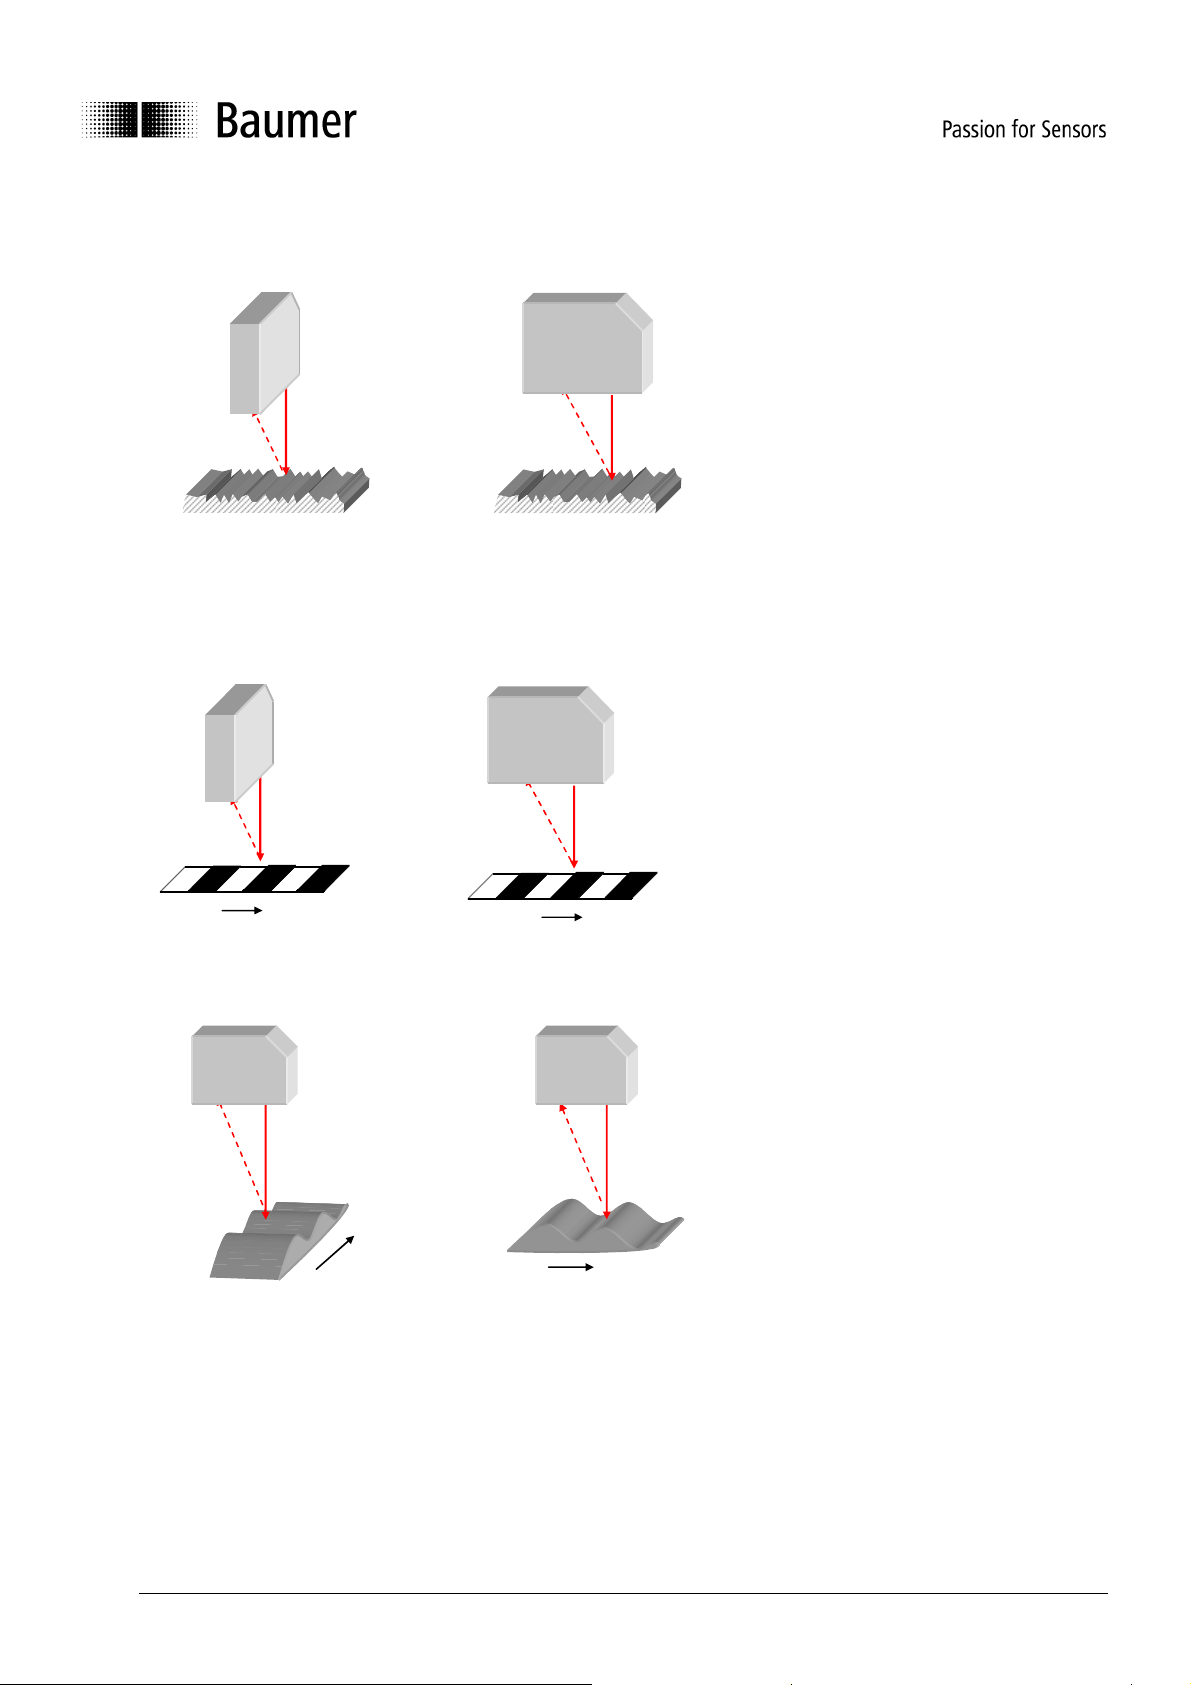
Shiny objects with a constant structure
Especially shiny objects with a constant structure (lathed or scuffed objects, extruded aluminum profiles, etc.)
could have a negative effect on the measuring result.
Objects with color edges in the same direction:
When color edges are orientated in the right direction, the effect to the measuring result will be minor. If the
color edges are in the wrong direction, the effect will depend on the reflectivity of the different colors.
Profile measurement:
For profile measurements, the sensor axes should be perpendicular to the moving direction.
☺
☺
☺☺
☺
☺
☺☺
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
29/48
Baumer
Page 30
☺
☺☺
☺
☺
☺☺
☺
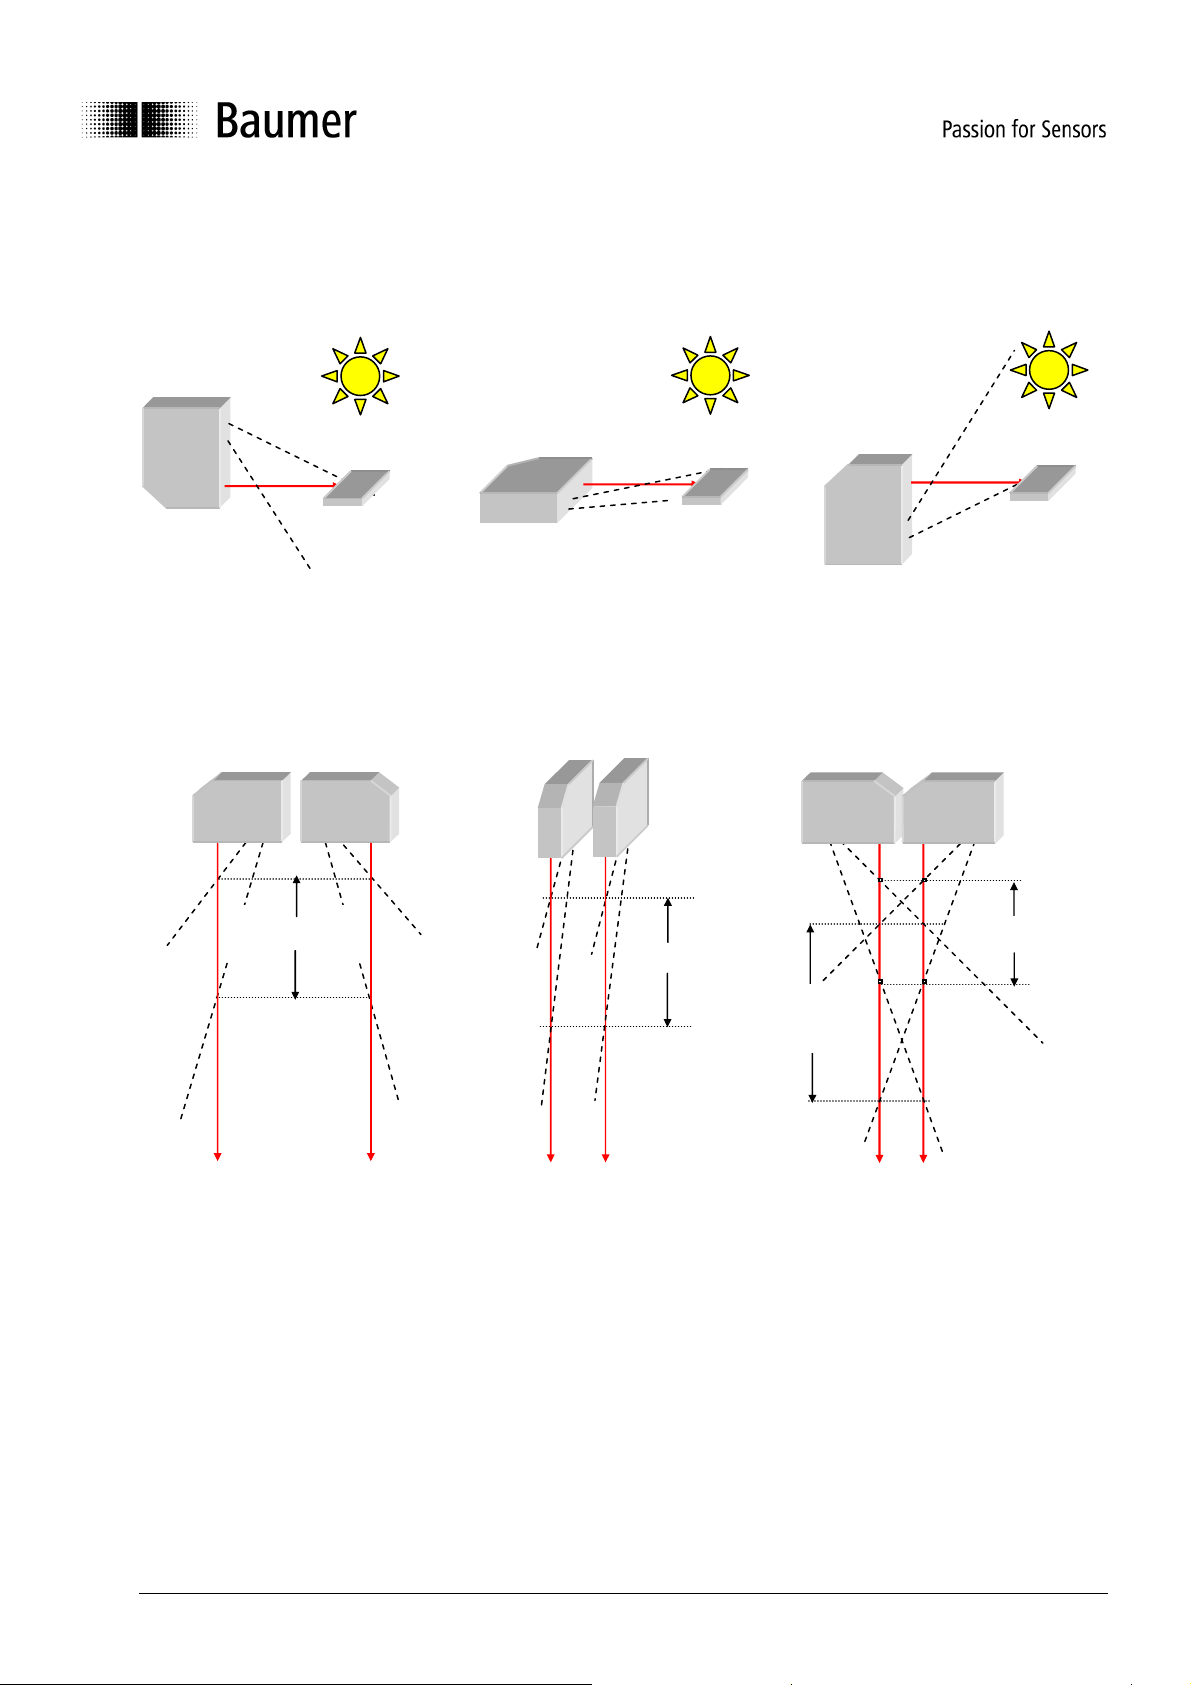
Ambient light:
The OADM Series ... 20I659 was optimized in ambient light. Nevertheless, with the installation of optical
sensors make sure that no ambient light is in the detection range of the receiver.
Several sensors without mutual optical interferences:
Several sensors, when mounted next to the other, can affect each other. When mounting a sensor, be aware
that no laser spot from another sensor is in the receiving field.
When mounted side by side (as shown in the picture in the middle), sensing distances up to 600 mm can be
achieved..
If it is not possible to mount the sensors the correct way, use the sync input and choose the asynchronous
function.
☺
☺
☺☺
Messbereich
☺
☺
☺☺
Gegenseitige
Beeinflussung
Messbereich
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
30/48
Baumer
Page 31
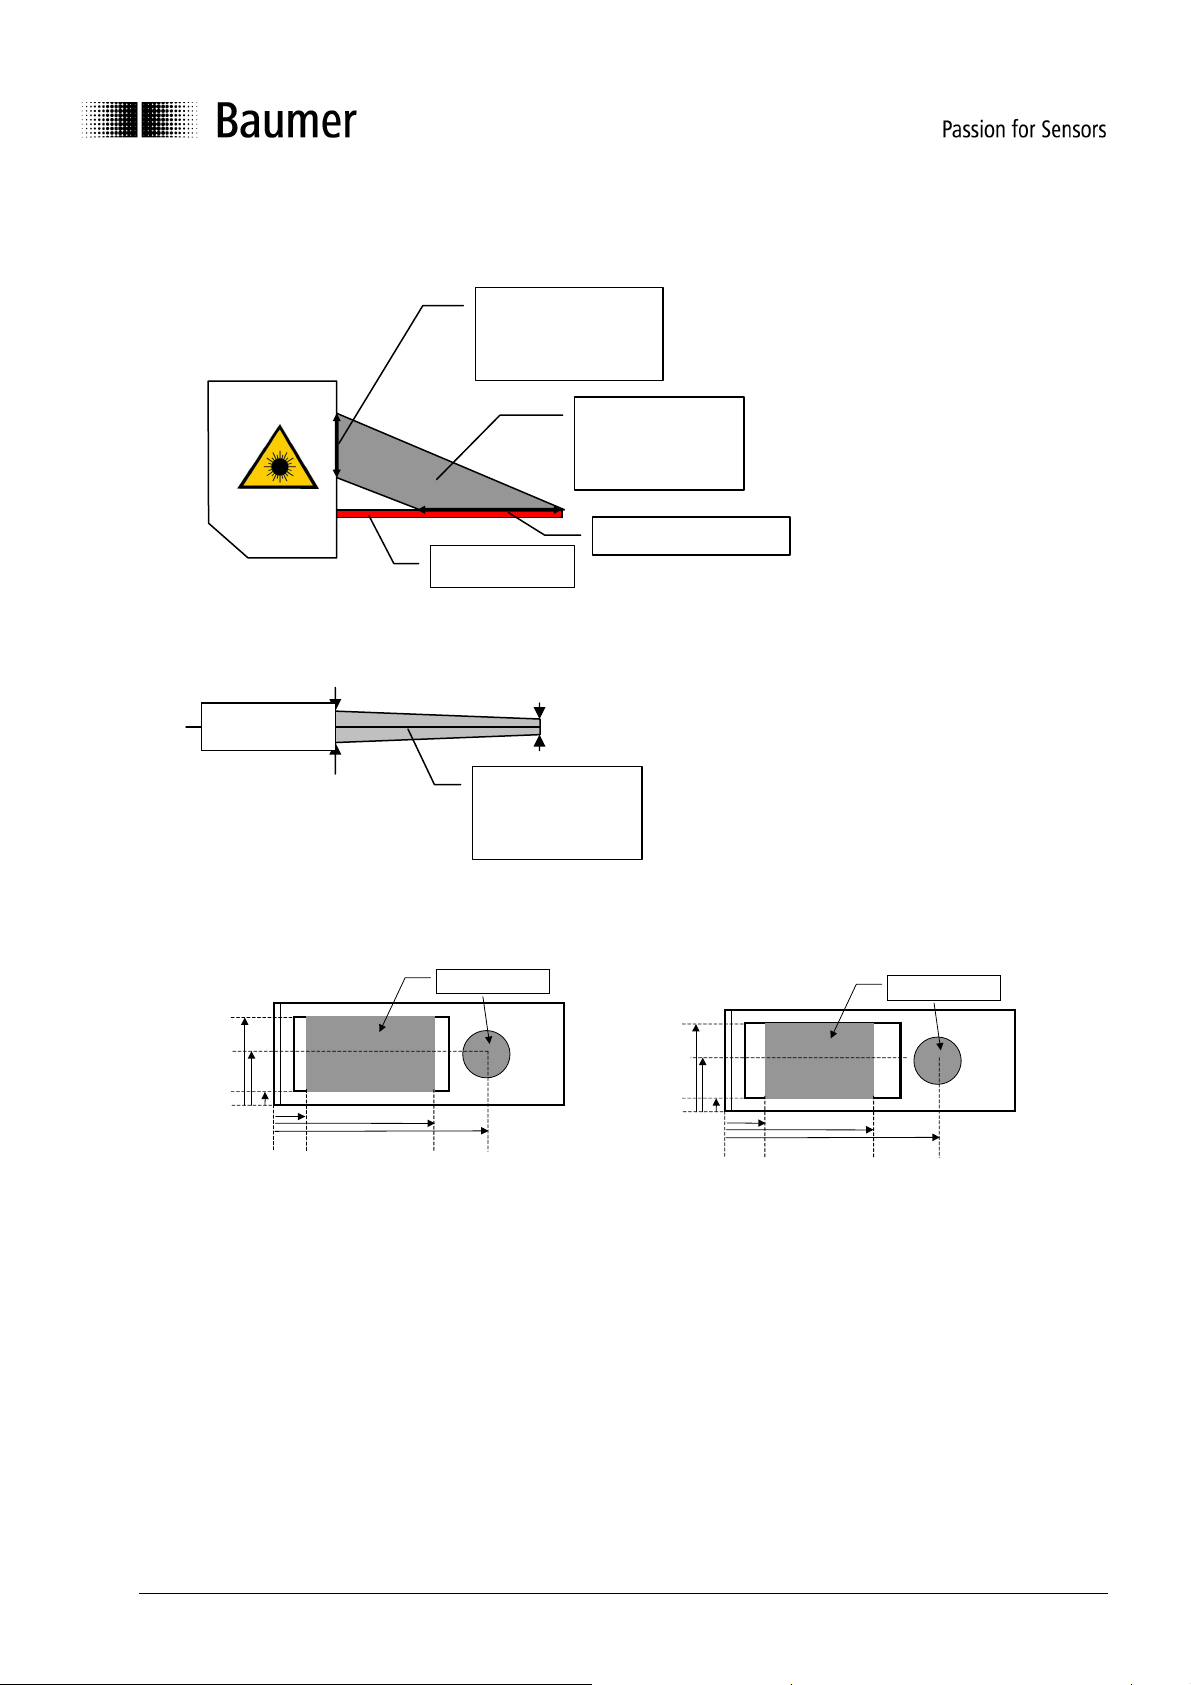
Measuring range
3.1 Measuring field OADM 20
+/ - 7 mm around the optical axis
OADM 20I6591 OADM 20I6592 / OADM 20I6593
17 mm
10 mm
Size and position
of the clear area,
see below
No disturbing
objects in this
area
Laser beam
max. laser beam diameter (see data sheet)
No disturbing
objects in this
area
clear area
17 mm
10 mm
clear area
3 mm
0/0
10 mm
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
35 mm
50 mm
diameter 10 mm
31/48
3 mm
0/0
12 mm
35 mm
50 mm
diameter 10 mm
Baumer
Page 32
4 Application hints
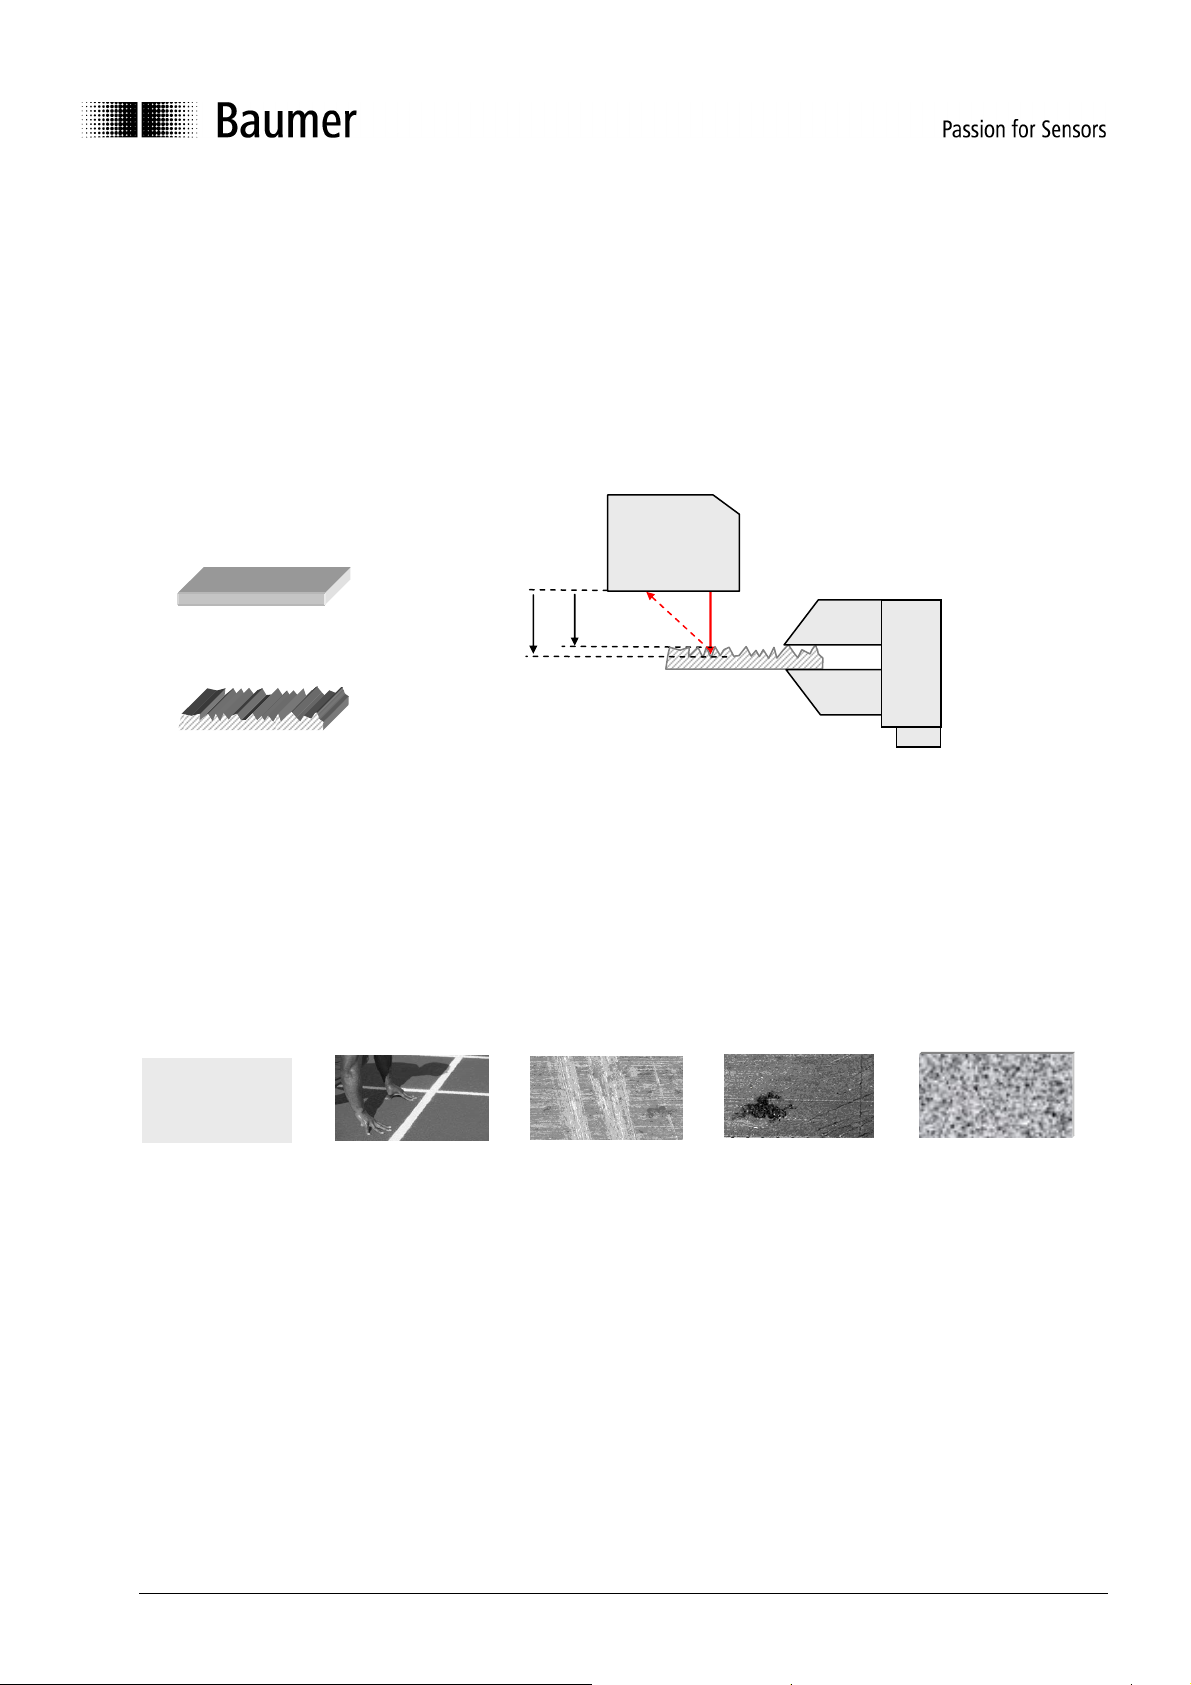
To reach the maximum accuracy of OADM 20I659.. series laser distance sensors, keep an eye on the
following points:
Measuring on rough surfaces
All laser distance sensors are adjusted and linearized on a reference object. The object is a white ceramic
sheet with an absolutely flat surface. Many objects have a surface structure that is within the resolution of the
sensor or rougher. Thanks to the line-shaped beam, in comparison with a point-like beam, some averaging is
achieved, similar when measured with a slide gauge.
.
Flat surface
Rough surface !
What can you do if you have color edges?
Often objects have several color edges on the surface.
for example:
text !
Measure with
Laser Sensors
In the field, you have no guarantee that the spot is not falling on just a color edge that can cause a
measuring fault. Also, when the object moves, you may get an incorrect signal for each color edge (it
appears that the signal is unstable or has spikes). The used line-shaped beam helps to reduce this effect.
In such cases, we suggest to move the object (or sensor), take several measurement values and calculate
the average. The quantity of measurement values depends on the structure, the moving speed and the
accuracy you desire.
☺
☺
☺☺
distance
max. min.
pictures !
grooves !
OADM
rust !
Slide gauge
marble!
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
32/48
Baumer
Page 33
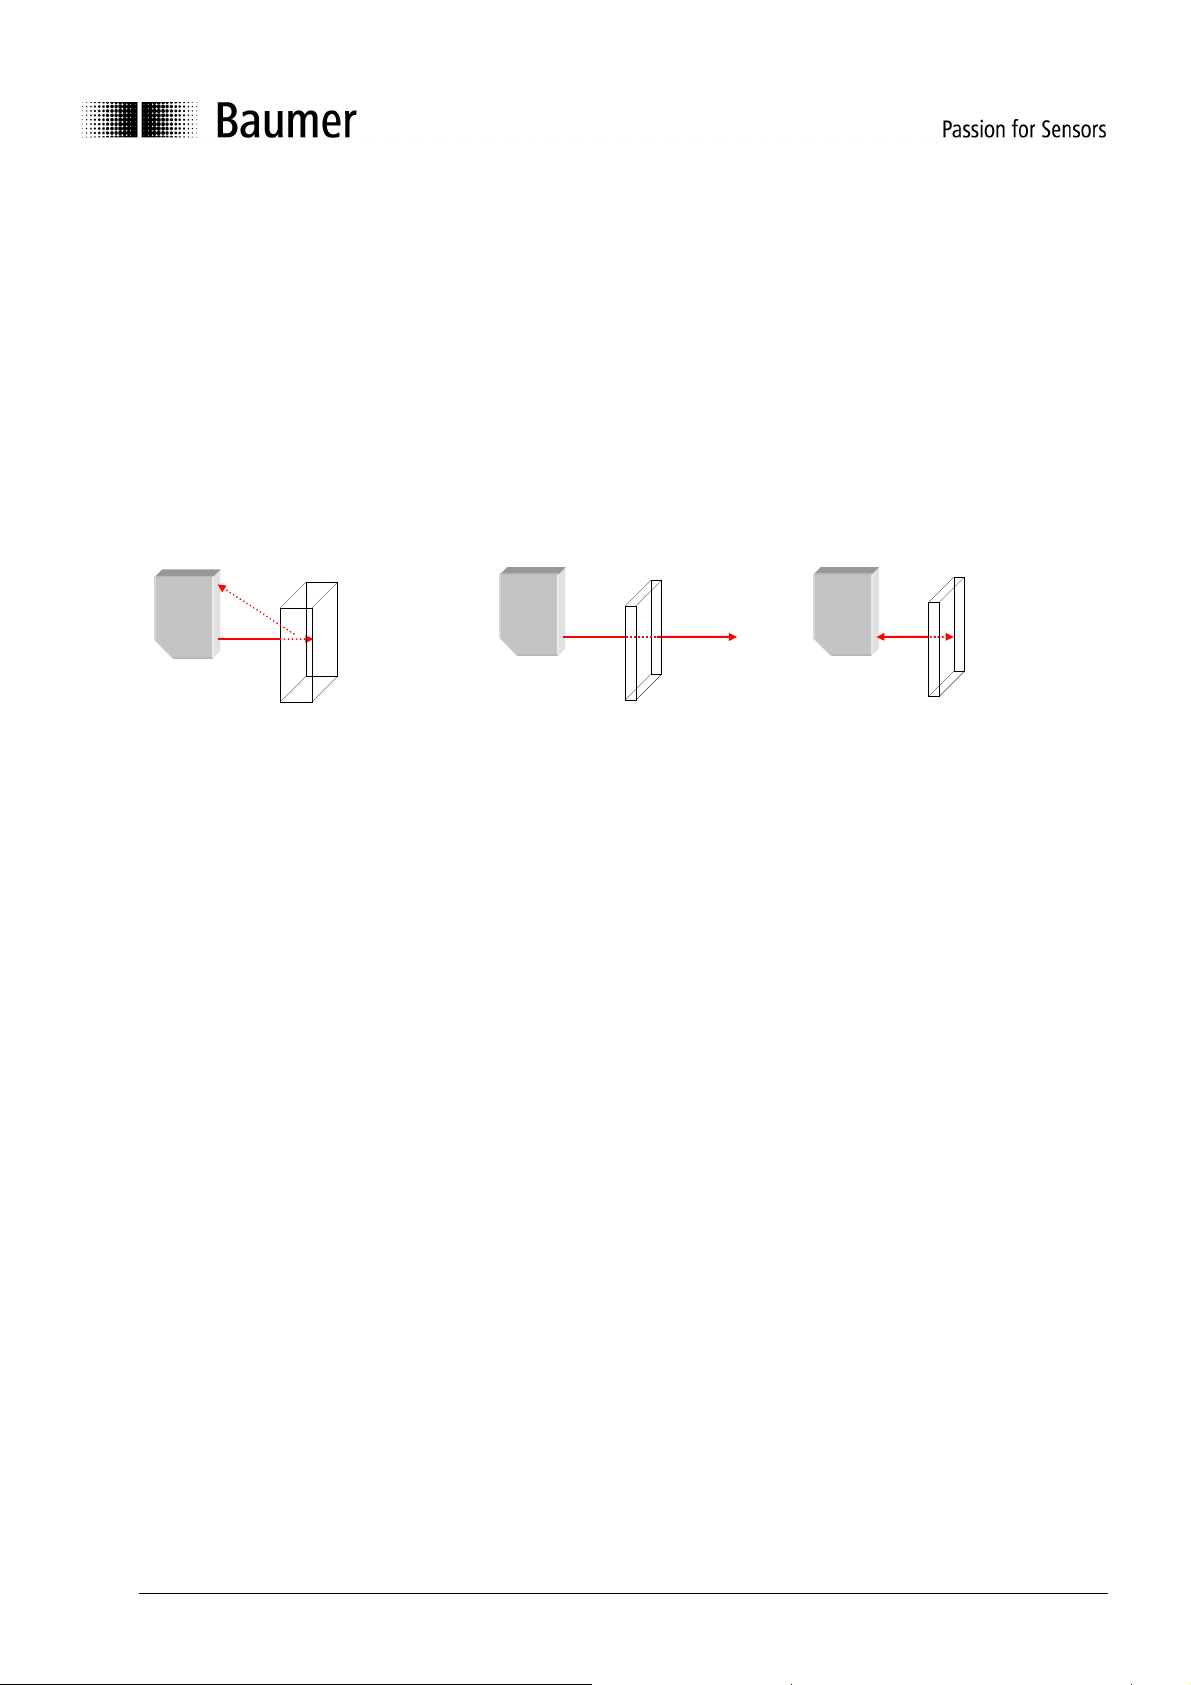
Semi transparent objects:
Transparent objects:
Highly reflective objects:
What can you do if you have transparent, semi-transparent and highly reflective objects?
The measuring principle desires an object that reflects the light diffusely. Semi-transparent, transparent and
highly reflective objects do not have this feature.
• When measuring on semi-transparent objects, the light enters the object and so the measured distance is
larger than the actual distance is.
• Light will pass through a transparent object so a measuring signal is not available.
• A highly reflective object only has a direct reflection and it is not possible to work with it. For such an
application, ask the Baumer electric sales staff.
to measure these objects, it is only possible if you place a diffuse reflecting surface on the object (sticker,
etc.)
!
the light enters the object.
the measured distance is larger than the
real distance
The light passes the object without a
diffuse reflection.
No measurement is possible
Only direct reflection
No measurements possible
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
33/48
Baumer
Page 34
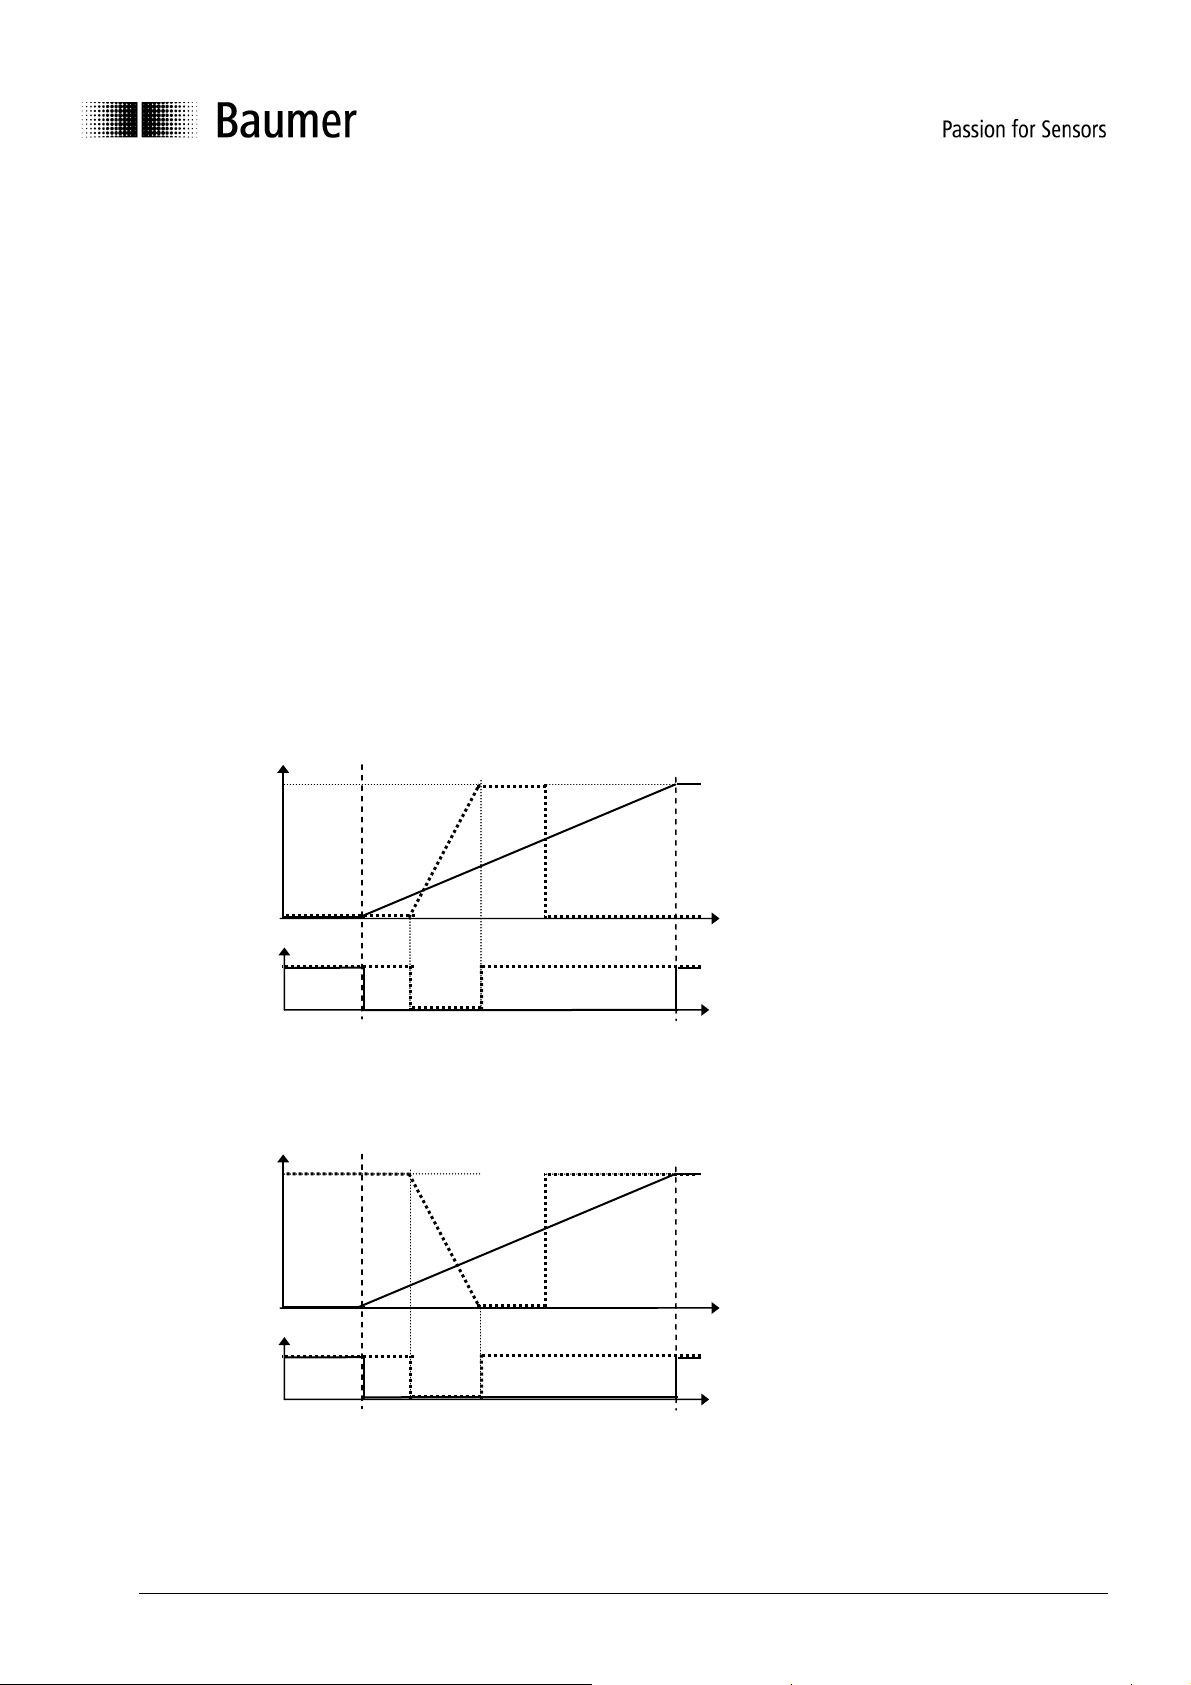
Analog out
Alarm out
LED
Analog out
Alarm out
LED
5 Teaching the OADM
Every sensor is delivered with the factory setup (max. measuring range). The teach-in feature was designed
to choose a smaller range within the nominal measuring range for optimizing the resolution and linearity.
Output current, voltage and alarm output adapt to the new range. Two positions must be taught.
• The first teach-in position aligns with 0 V (or 4 mA), the second position aligns with 10 V (or 20 mA)
• These teach-in positions are always just at the border of the new range (inside the measuring range)
• The sensor may be taught more than 10,000 times in its lifetime
• The sensor can always be reset to the factory settings
• The sensor may be taught with the teach button or via the external teach input
• During the teach-in process, the red LED and the alarm output provides a feedback
• The red LED on the back side of the sensor and the alarm output indicate “run” mode if an object is within
the measuring range.
Attention:
Within 5 minutes after power on, the sensor can be taught via the button or the teach-in wire. After 5 minutes,
the teach-in button will be locked preventing accidental adjustment. The teach-in wire is active all the time.
Example of a taught measuring range:
10V / 20 mA
Example
of a
taught
output
curve
Standard output
curve
0V / 4mA
50 mm 300 mm
Example of a reverse taught measuring range:
10V / 20mA
0V / 4mA
50 mm 300 mm
Example of
a reversed
output
curve
Standard output
curve
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
34/48
Baumer
Page 35
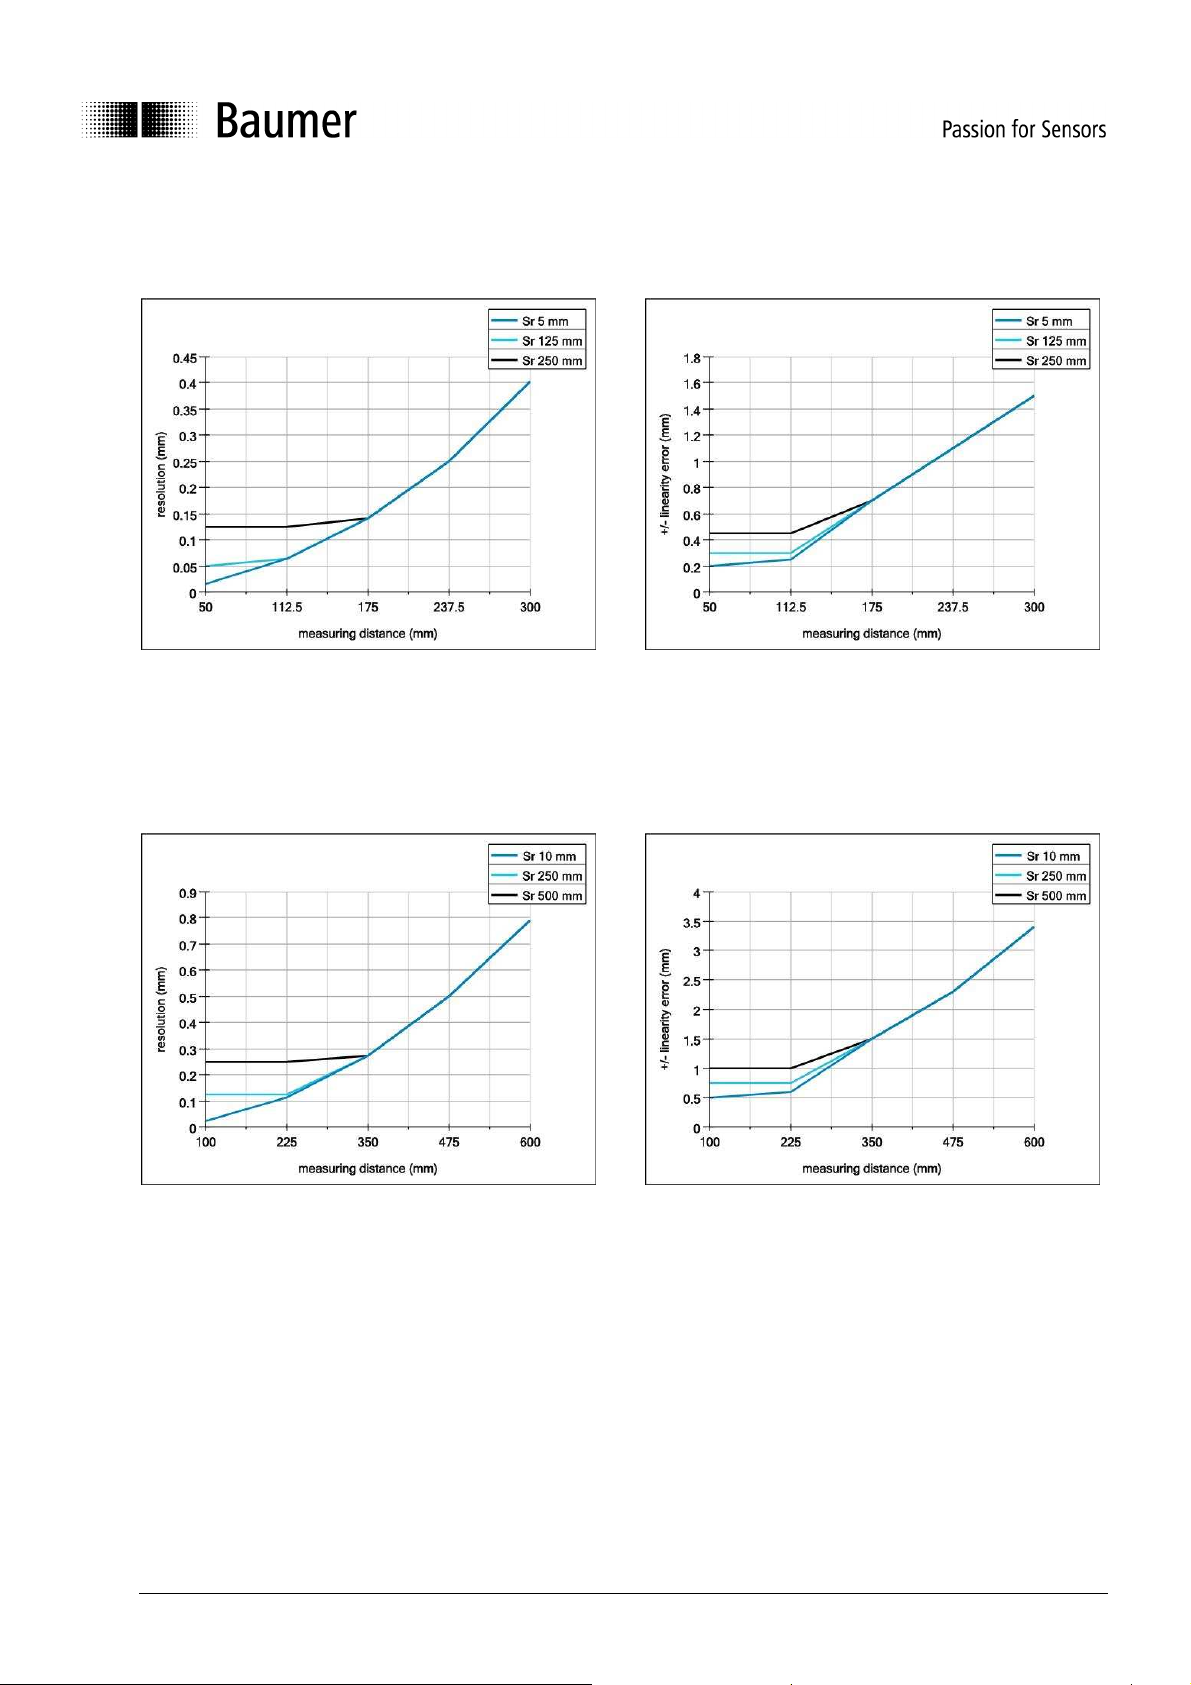
OADM 20I6591
Typical resolution: Typical linearity error:
Sr = taught measuring range Sr = taught measuring range
OADM 20I6592
Typical resolution: Typical linearity error:
Sr = taught measuring range Sr = taught measuring range
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
35/48
Baumer
Page 36
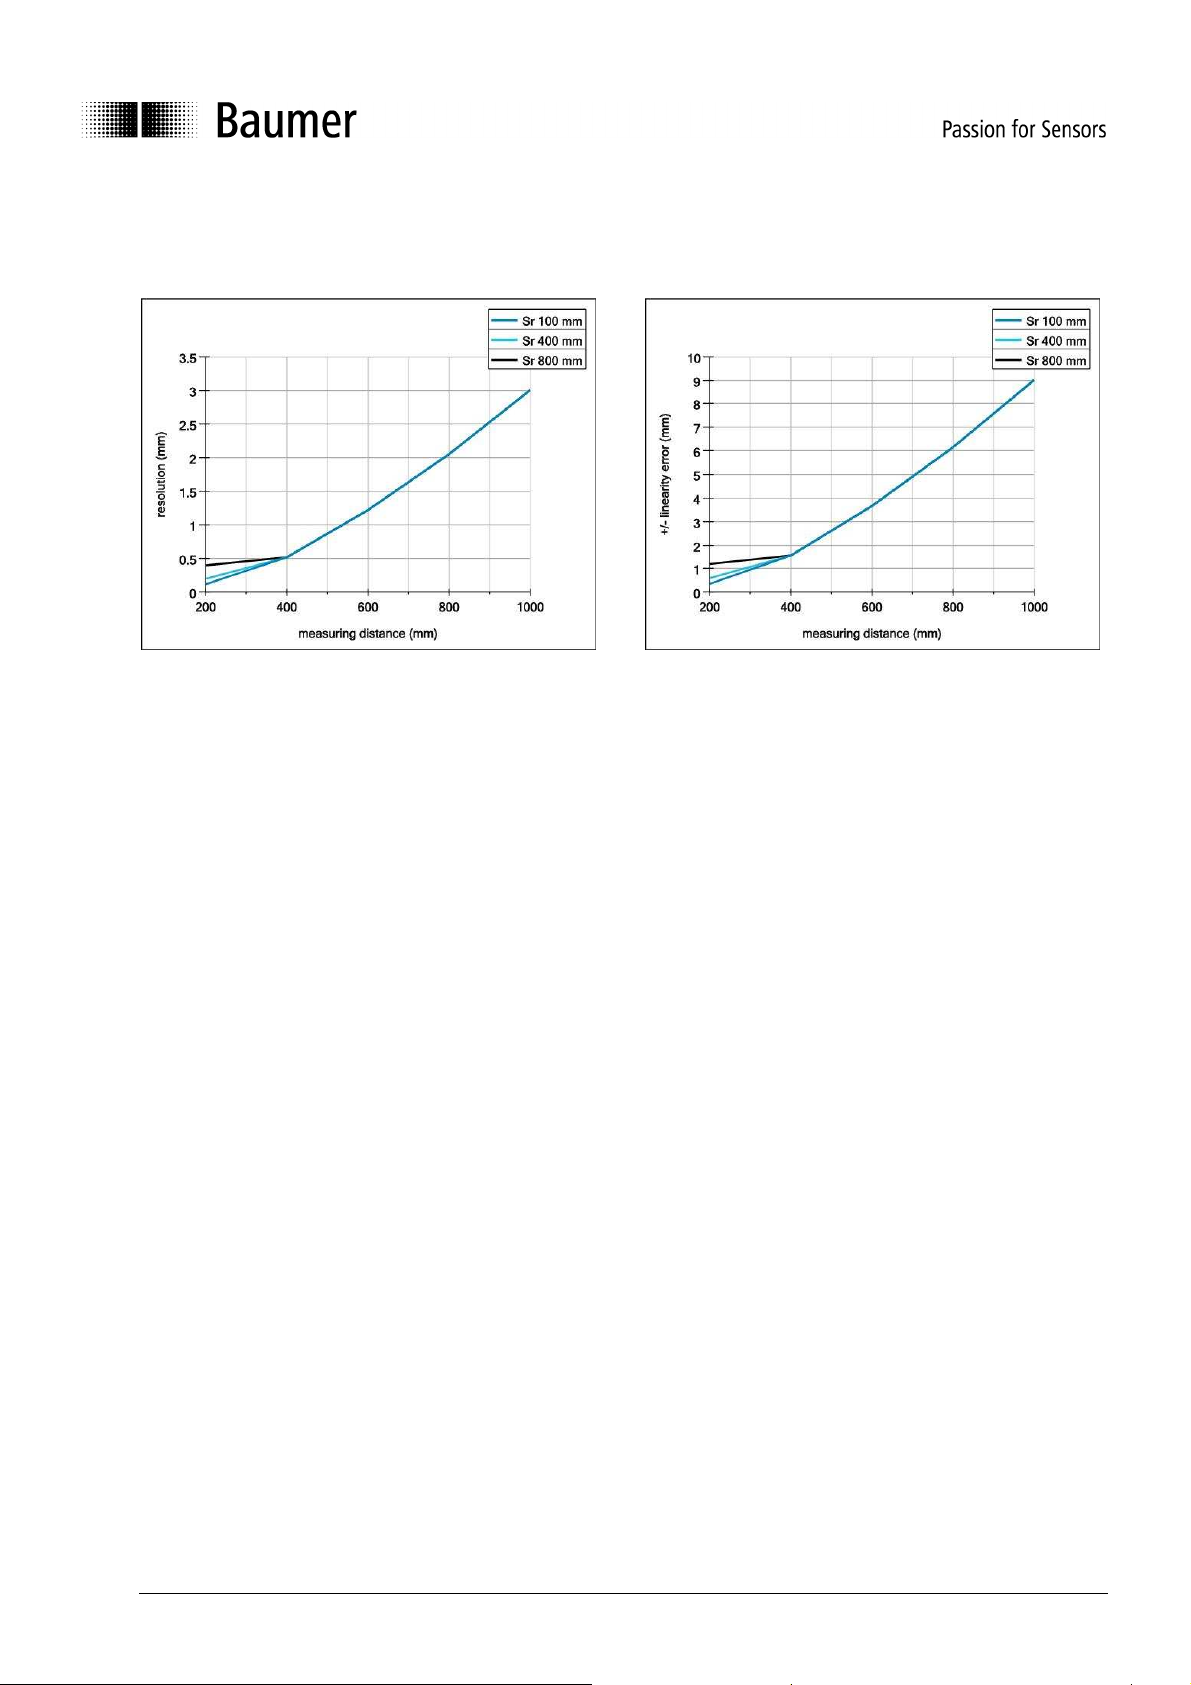
OADM 20I6593
Typical resolution: Typical linearity error:
Sr = taught measuring range Sr = taught measuring range
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
36/48
Baumer
Page 37
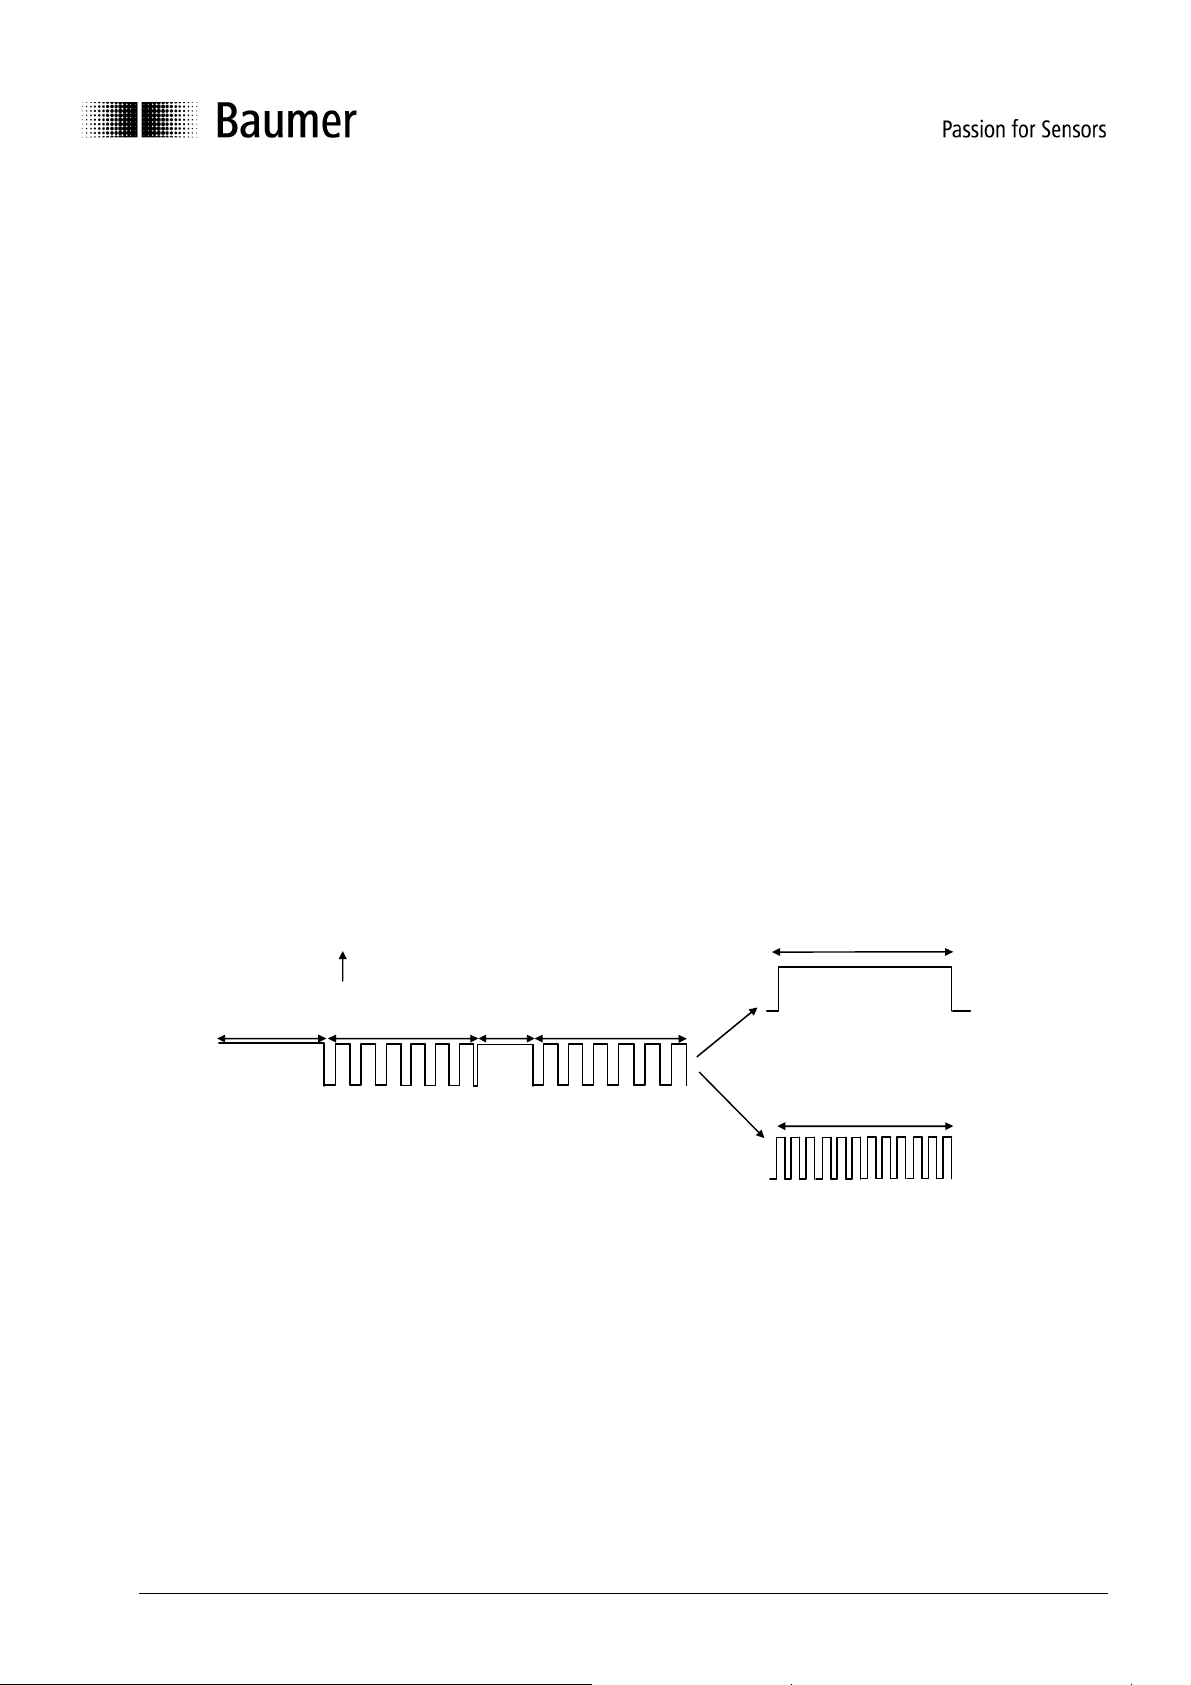
5.1 How to teach a new range using the teach button
Teaching a new measuring range:
Within 5 minutes after power-up, the button may be used to teach a new range. After finishing a teach
procedure, the 5 minutes starts again. After the 5 minutes, the sensor does not respond to pressing the
button. Seven steps to teaching a new measuring range:
1. Press (and hold) the button. The red LED will turn on, if the sensor can be taught.
2. Hold down the button for 5 more sec. The LED will start to blink.
3. Release the button.
4. Place a target at the first new position of the measuring range. This is the position that will later produce 0
V (or 4 mA).
5. Briefly press the button again. The LED will stop blinking and will stay on for about 3 sec to indicate that
the first position has been stored. Then the LED will blink again.
6. Now place the target at the second position (the other end of the new range), which will produce 10 V (or
20 mA).
7. Briefly press the button again. The LED will stop blinking and will stay on for about 3 sec to indicate that
the second position has been stored. The LED will then turn off and blink once more. Now the sensor is
ready to measure.
The new, smaller operating range is now set. The red LED now indicates whether an object is within the new
range (LED OFF) or not (LED ON)
If one of the new borders of the range was outside the standard range or the two positions were too close to
each other, then the new settings are not valid. The sensor will respond with an extended blinking at the end
of the teach procedure. The previous settings are still valid and the new settings are lost.
Timing of the teach procedure
t6
red LED
t1
t2 t3
t4
If teaching was successful,
the LED will be on
☺
t6
If the teaching was not
possible, the LED will flash
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
37/48
Baumer
Page 38
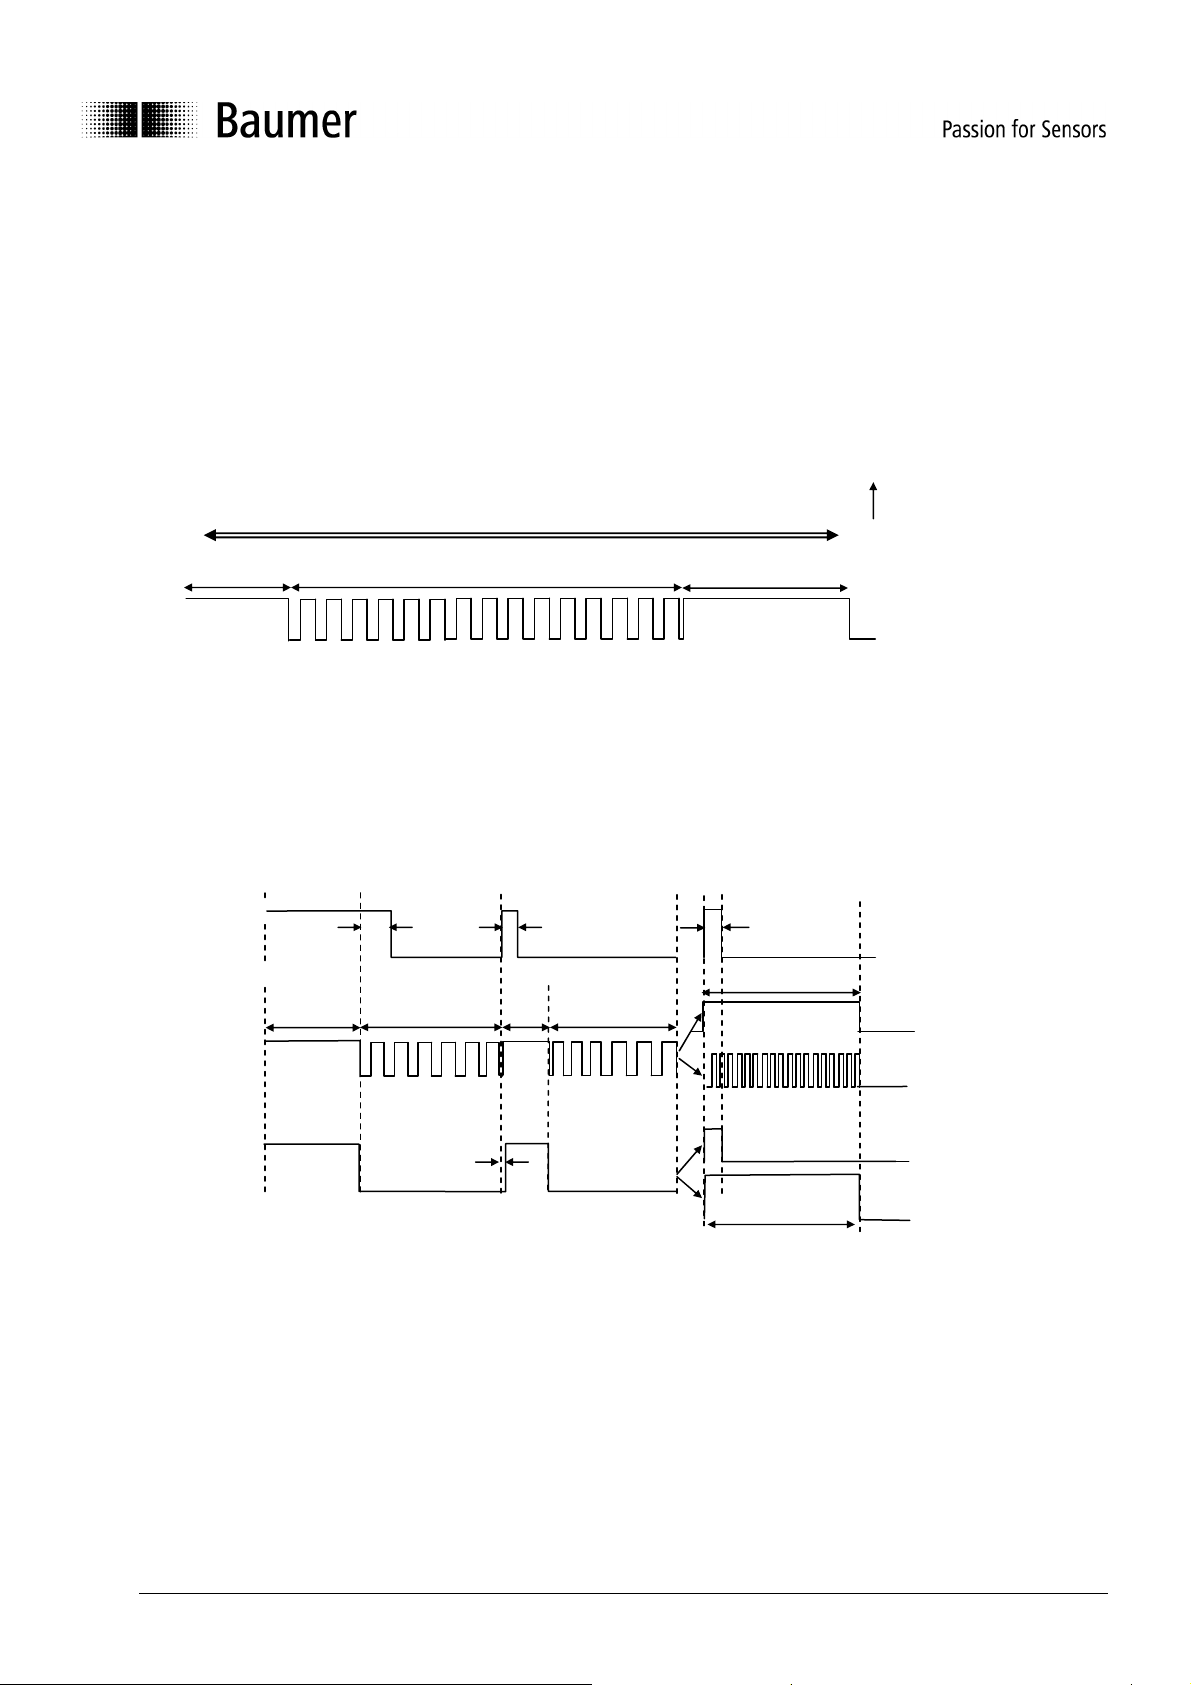
☺
Teach wire
☺
5.2 How to reset the factory settings using the teach button
Within 5 minutes after power up, the button may be used to reset the sensor back to the factory settings.
After finishing a teach procedure, the 5 minutes starts again. After the 5 minutes, the sensor does not
respond to the button.
1. Push the button. The red LED will turn on, if the sensor can be taught.
2. Hold down the button further 5 sec. The LED will start to blink. DO NOT RELEASE the button now. Wait
another 10 sec until the LED is ON without blinking. Factory settings have been restored to the sensor.
3. Release the button.
t1
Red LED
t12
5.3 How to teach a new range using the external teach input
Teaching the sensor via the external teach input is equivalent to the teaching procedure via the button. There
is no 5 min. time limit. The sensor may be taught at any time. In addition to the LED, the alarm output is used
to indicate the state of the sensor for an external digital controller.
12-28 V
t7 t8 t9
0 V
Red LED
t1
t2
t3
t4
Until button has been
released (t13)
t6
Alarm
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
t10
38/48
t6
Baumer
Page 39
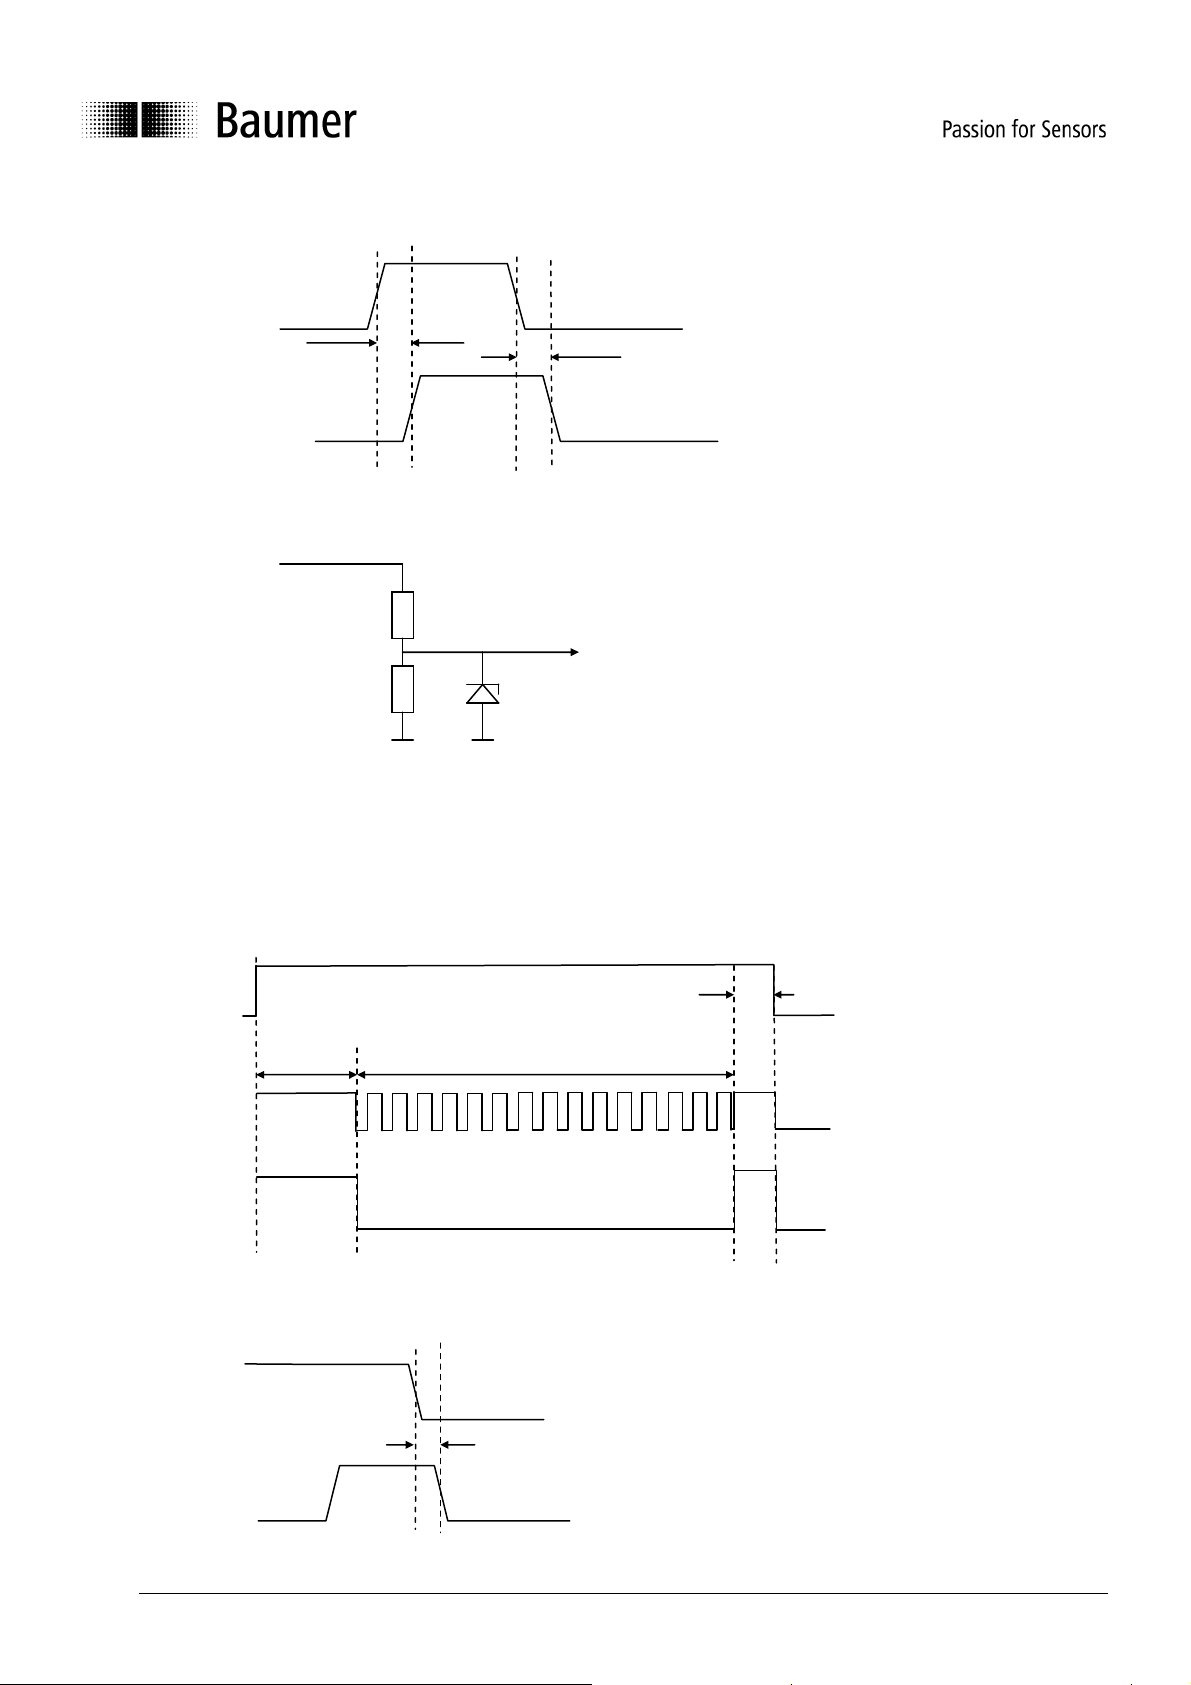
Delay between teach signal and response on alarm output:
external teach input
t10
alarm output
t11
Input circuit:
teach-in
low: 0 .. 2V
high: 12 .. 28V
27kΩ
10kΩ
3V3
5.4 How to reset the factory settings using the external teach input
Teaching the sensor via the external teach input is equivalent to the teaching procedure via the button. There
is no 5 min. time limit. The sensor may be taught at any time. The alarm output can be used as an
acknowledge signal for a control system.
12-28 V
Teach-in wire
0 V
t1
red LED
Alarm output
t14
Delay between teach signal and response on alarm output:
external teach input
t11
alarm output
t15
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
39/48
Baumer
Page 40
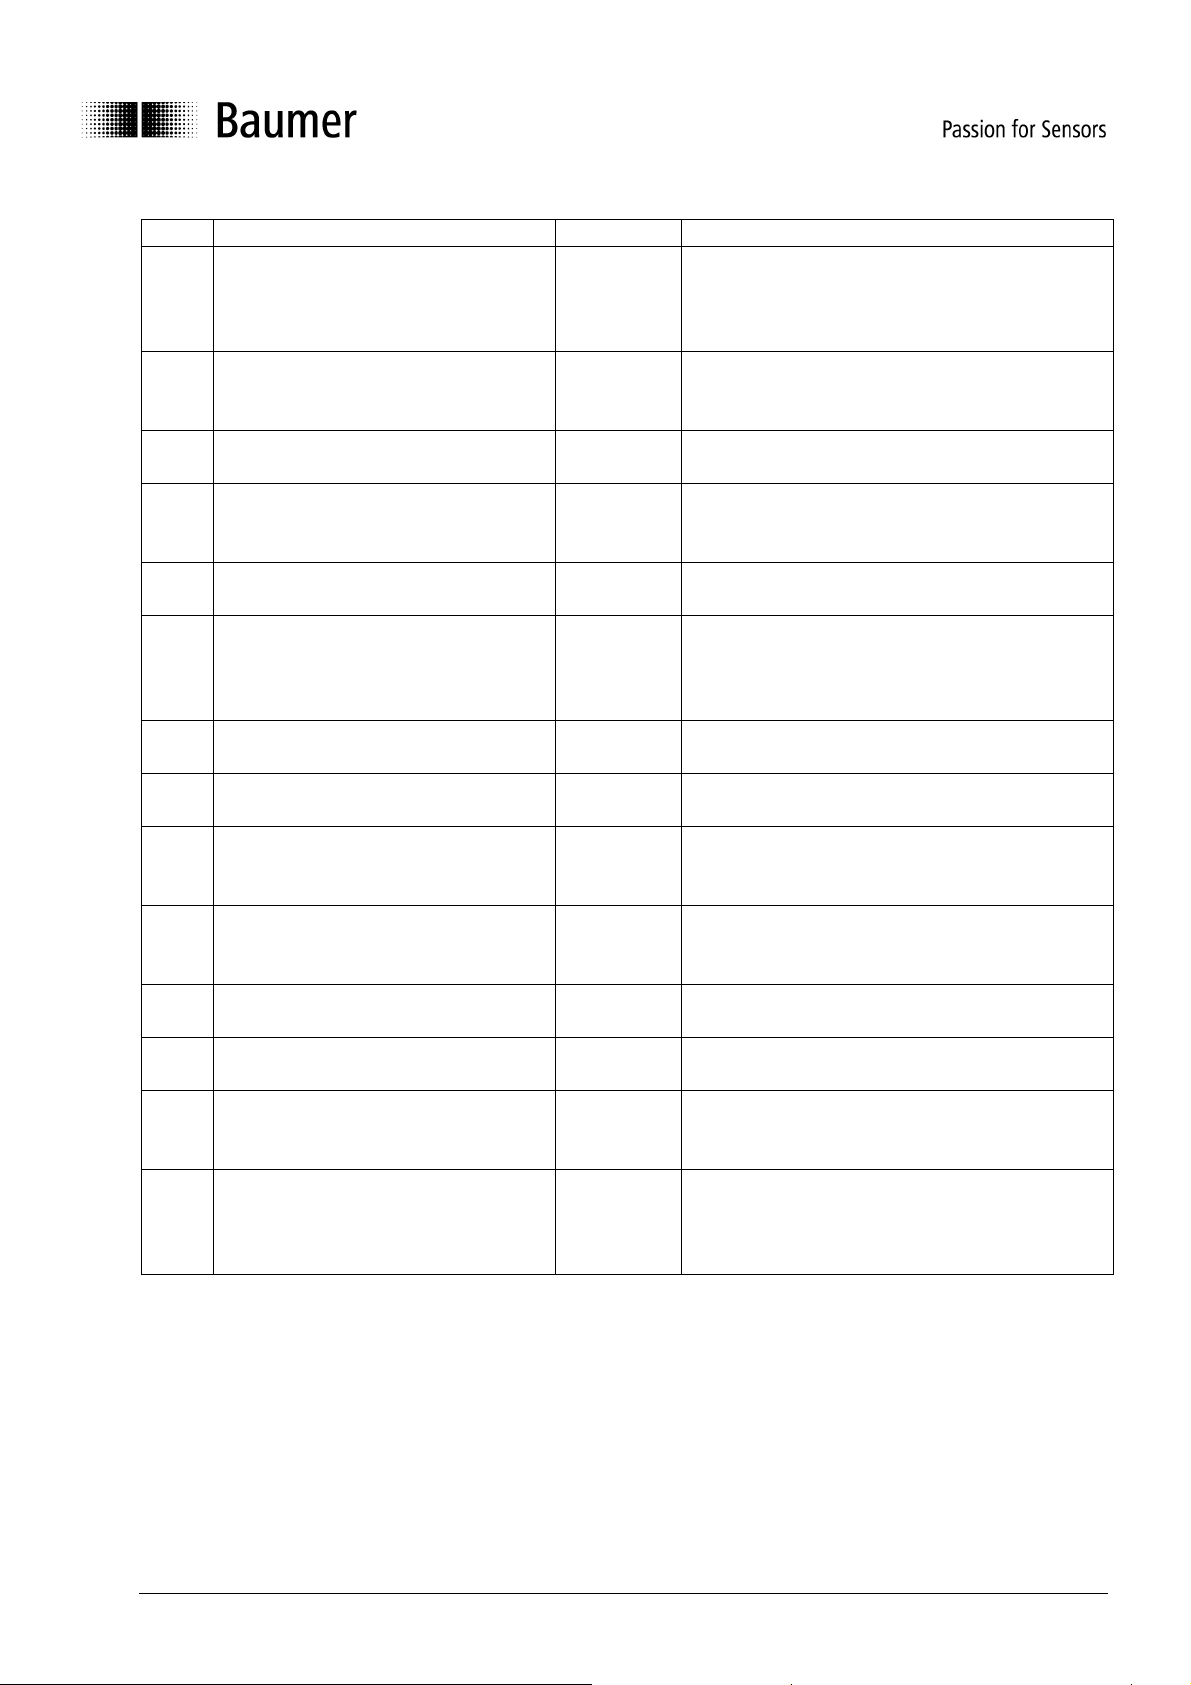
Time Description of timing functions Value Comment
Using the button, this feature can only be used
Minimum button hold time to enter
t1
teach mode
5 s
within 5 minutes after power-up. Using the
external teach input, it may be used at any
time.
Maximum waiting time after teaching
t2
the first position.
LED on as response for the first
t3
position.
Maximum waiting time after teaching
t4
the second position. < 60 s
< 60 s
approx 3 s
If the button has not been pushed during this
interval, the sensor will leave the teach mode
without any changes.
If the button has not been pushed during this
interval, the sensor will leave the teach mode
without any changes.
LED Blinking for “NOT OK response”
t6
after teaching the second position.
Minimal time between high/low
transition of alarm output high/low
t7
transition of the external teach input
approx 5 s
1 ms
at the beginning of the teach.
Pulse lengths on external teach input
t8
for first position.
Pulse lengths on external teach input
t9
for second position.
Delays between teach signal and
t10
response on alarm output at the
30..2000 ms
30..2000 ms
< 20 ms
rising edge of the signal.
Delay between teach signal and
t11
response on alarm output at the
< 10 ms
falling edge of the signal
Minimum blinking time for the reset
t12
to factory settings with button.
Blinking time after reset to factory
t13
settings
10 s
> 0.2 s
As long as the button is down or the external
teach input is high.
Minimum blinking time for the reset
t14
to factory settings with external
10 s
teach input.
Minimum high time of the external
teach input after the alarm output
t15
has been set at the end of the
0.2 s
setting of the factory settings.
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
40/48
Baumer
Page 41
synch si
g
nal
12-28 V
6 Alarm output
The alarm output indicates when an object is outside the measuring range or when the received signal
cannot be used for measuring distance. In this case, the output shows 0 V (4 mA).
The sensor has no internal hold function if measured values are missing. It provides real time measuring.
In some critical applications (poorly reflective objects), the sensor sometimes loses the signal and the output
signal drops down to 0 V (4 mA). For such applications, we recommend to use the alarm output. Before
reading the analog signal, observe the alarm output; if it is active, the analog signal must be invalid.
7 Synchronization input
Hold function of the analog output / switching off the laser diode
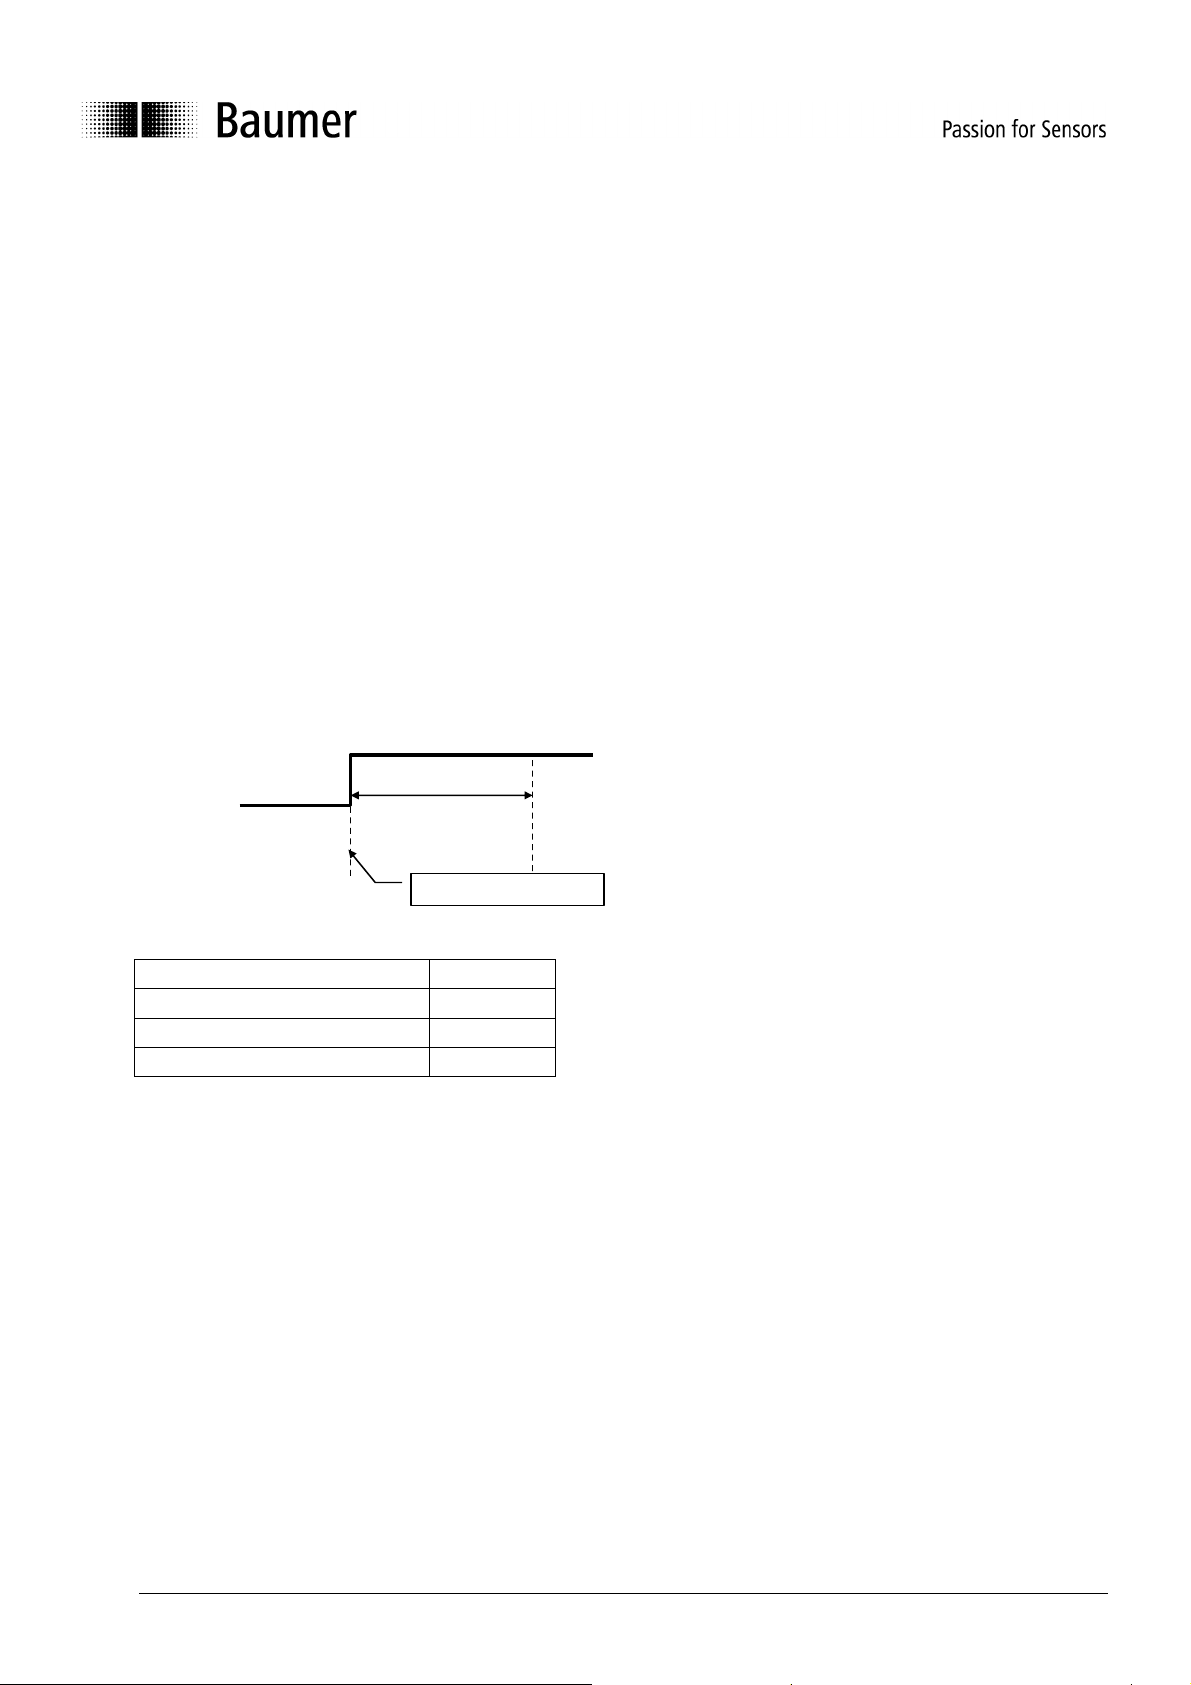
If 12-28 V is being applied to the sync input, then the sensor will hold the value of the current measurement
and will switch off the laser diode. It will wait until the sync input goes back to low (0 V) before it starts a new
measurement.
After every measuring cycle, the sensor will test the sync input again. After the high signal on the synch.
Input, it takes one cycle T1 until the hold situation is reached.
0V
T1
Low/high edge of sync
Sensor T1
OADM 20I6591 < 2 ms
OADM 20I6592 < 2.5 ms
OADM 20I6593 < 3.5 ms
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
41/48
Baumer
Page 42
synch. input S1
synch. input S2
Synchronizing several sensors
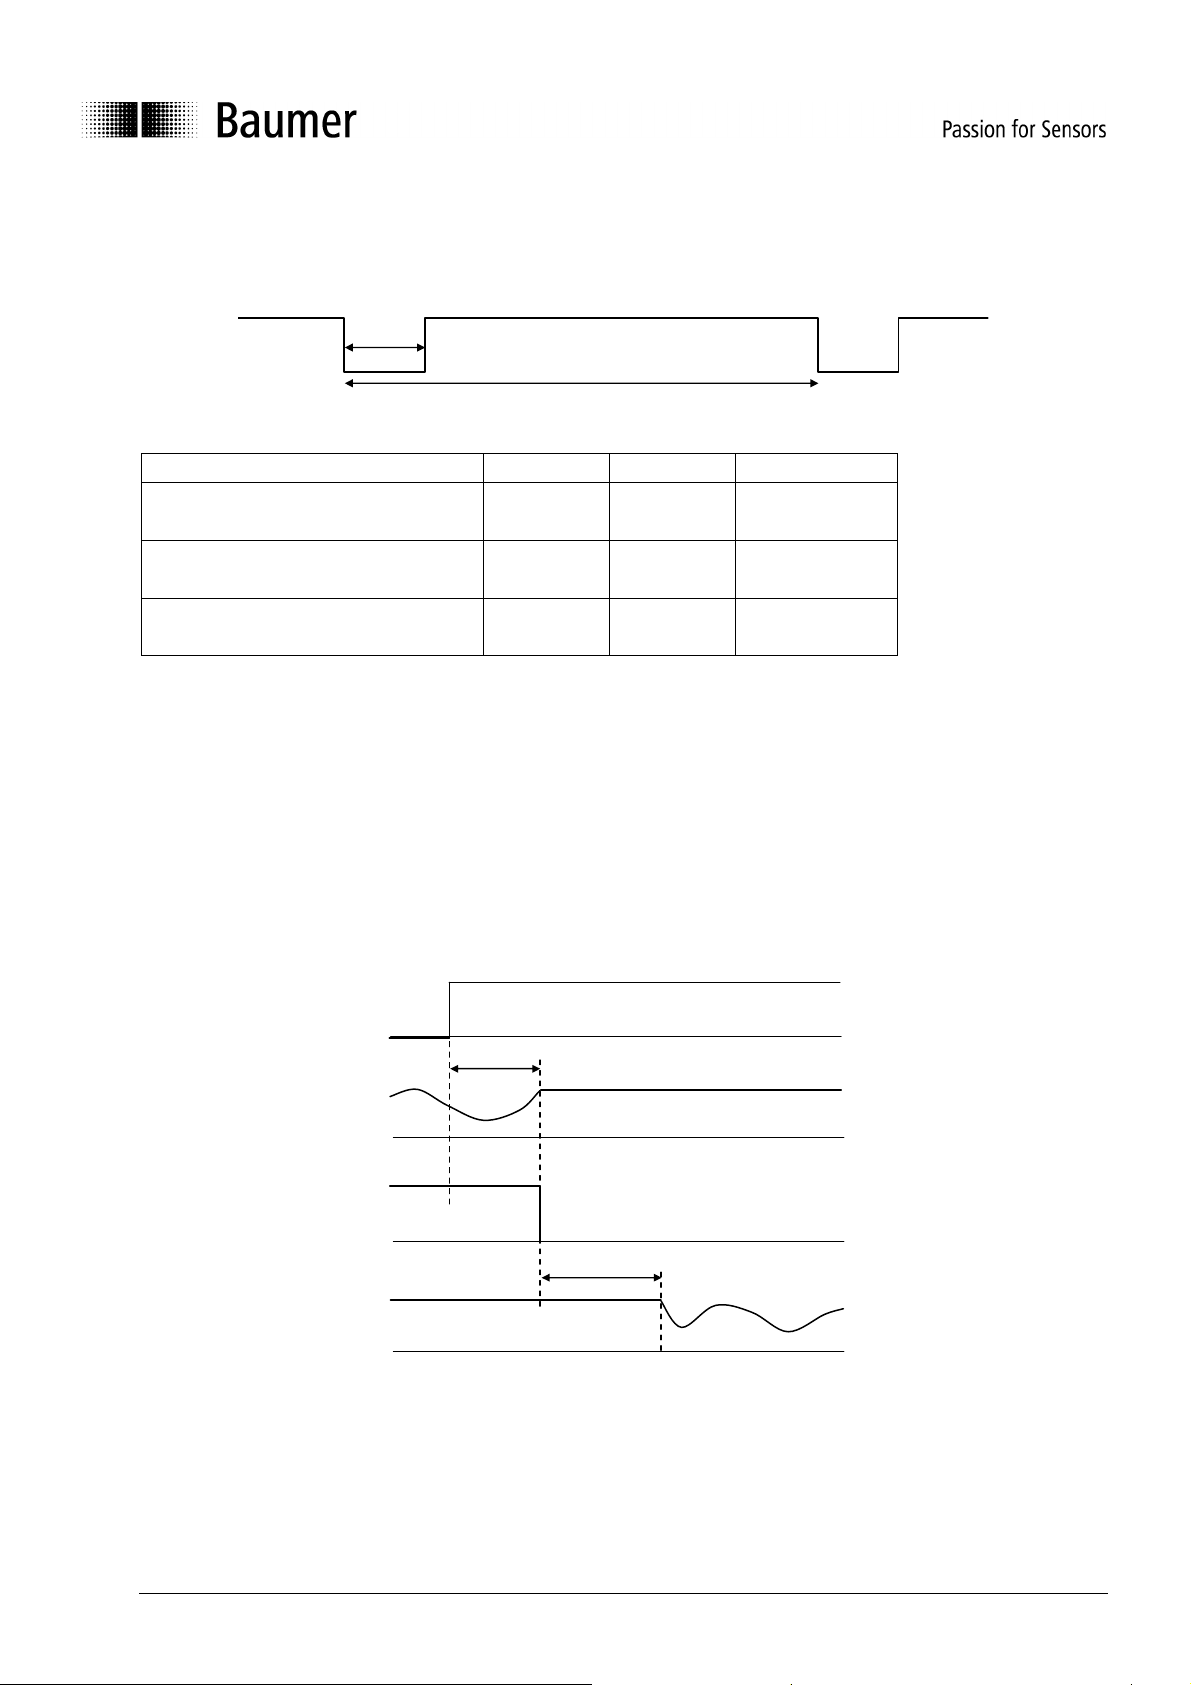
Several sensors may be synchronized using an external clock. The clock cycle must be low for T1. The total
time of a cycle must be at least T2. Within 20 cycles all sensors will be synchronized.
12-28V
sync. signal
0V
T1
T2
Sensor T1 T2 T3
OADM 20I6591 10 ... 250 µs > 2.2 ms 3 µs ... 340 µs
OADM 20I6592 10 ... 250 µs > 3 ms 3 µs ... 670 µs
OADM 20I6593 10 ... 250 µs > 4 ms 3 µs ... 1330 µs
If sensors are being synchronized this way, they all start their cycles at the same time. This means they start
to sample light together. The length of the sampling interval T3 or shutter time depends on the surface. It
may range from T3. White or gray objects reflect well enough to enable a less than half the sampling of
interval T3 max. Only very dark objects actually need the maximum sampling interval.
Several sensors in non-synchronous use
To prevent a negative mutual influence, using several OADM 20I659…, the sensor can be used with a nonsynchronous trigger pulse. 12-28 V must be applied to the sync input, so that the laser will be turned off. The
following timing has to be obtained (S1 = sensor 1, S2 = sensor 2).
12-28 V
0 V
20 mA
t1
analog output S1
4 mA
12-28 V
0 V
t2
20 mA
analog output S2
4 mA
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
42/48
Baumer
Page 43
Sensor
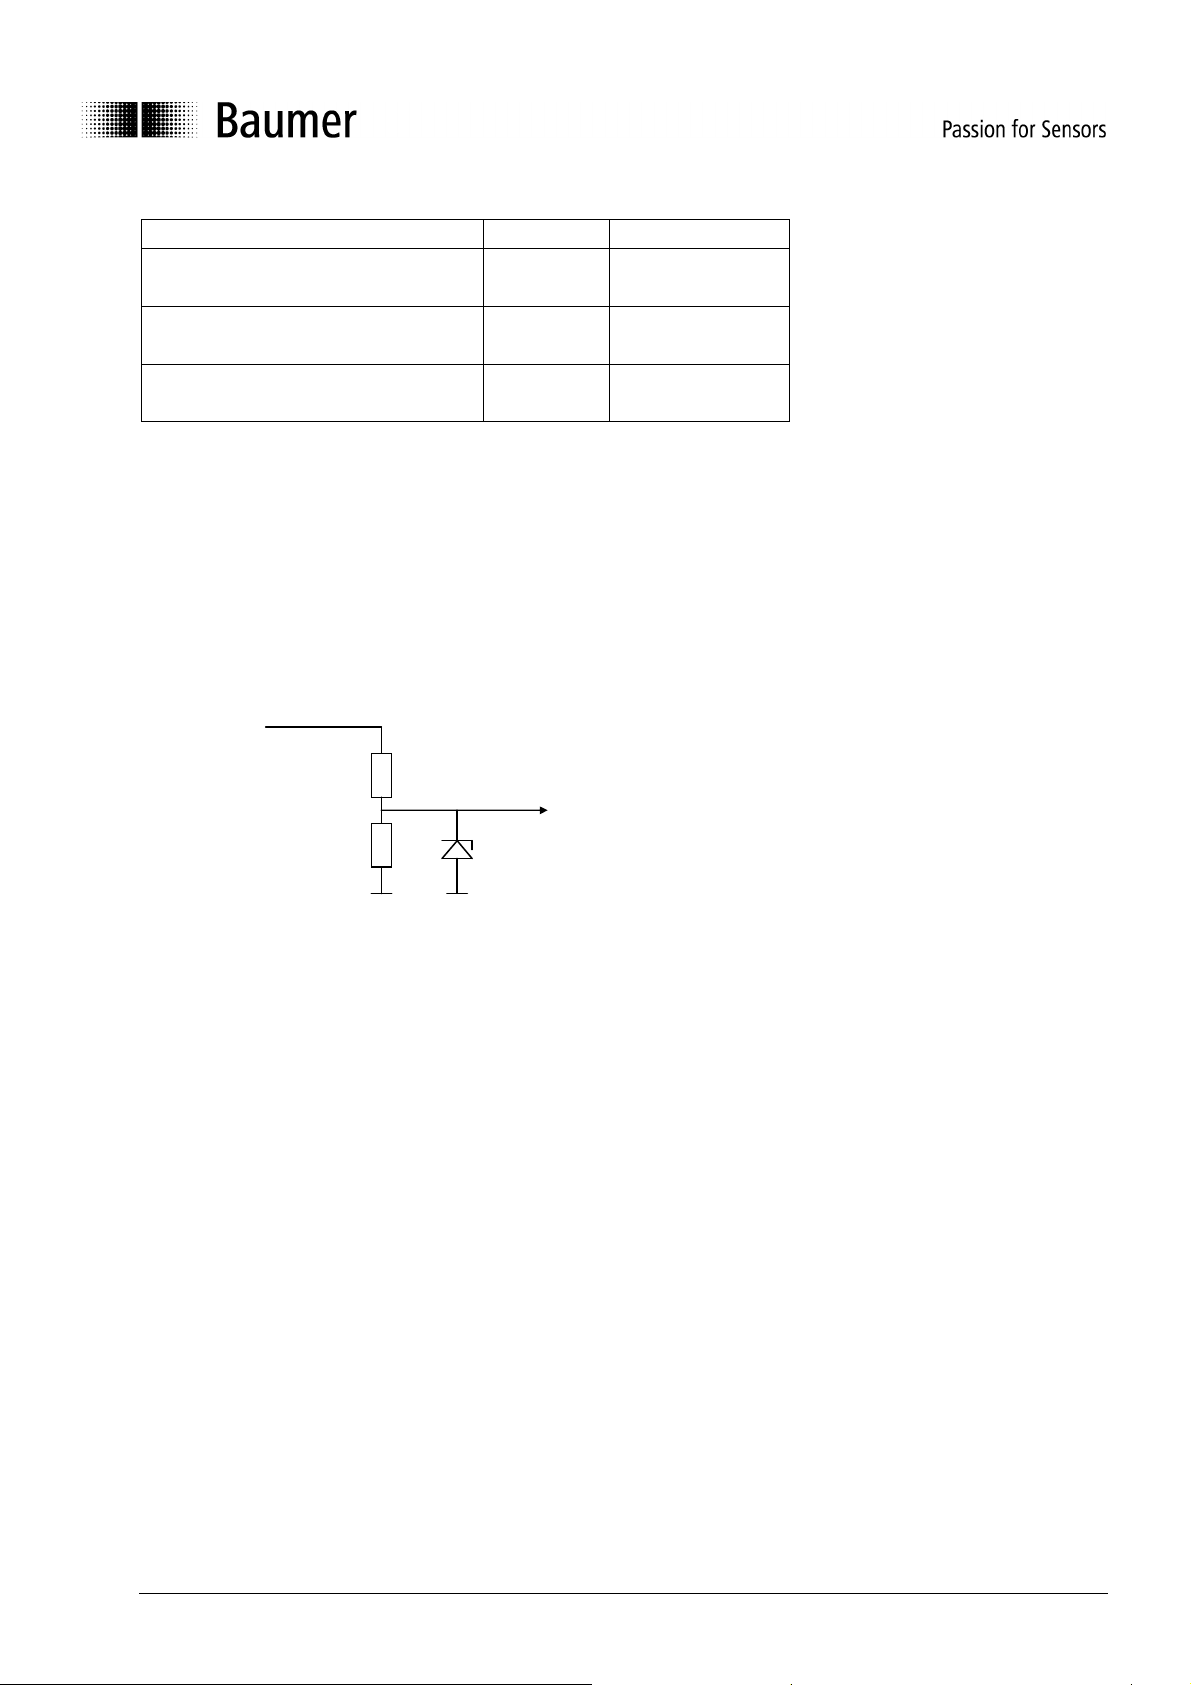
t1 t2
OADM 20I6591 < 2 ms 1.5 ... 6 ms
OADM 20I6592 < 2.5 ms 1.5 ... 7.5 ms
OADM 20I6593 < 3.5 ms 1.5 ... 10.5 ms
t1 is the max. time after a high signal on the synch. input of S1 until the analog value will be held. This value
will be held as long the signal on the synch. input is high.
The min. time between the high signal of S1 and the low signal of S2 is t1, also. In this case, an optical
influence between the sensors is not possible.
t2 is the time until the analog signal is ready after a low signal on the synch. input of S2. This time depends
on the reflectivity of the object and if the reflectivity changes during the hold time.
Input circuit
sync in
low: 0 .. 2V
high: 12 .. 28V
27kΩ
10kΩ
3V3
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
43/48
Baumer
Page 44
8 Technical data
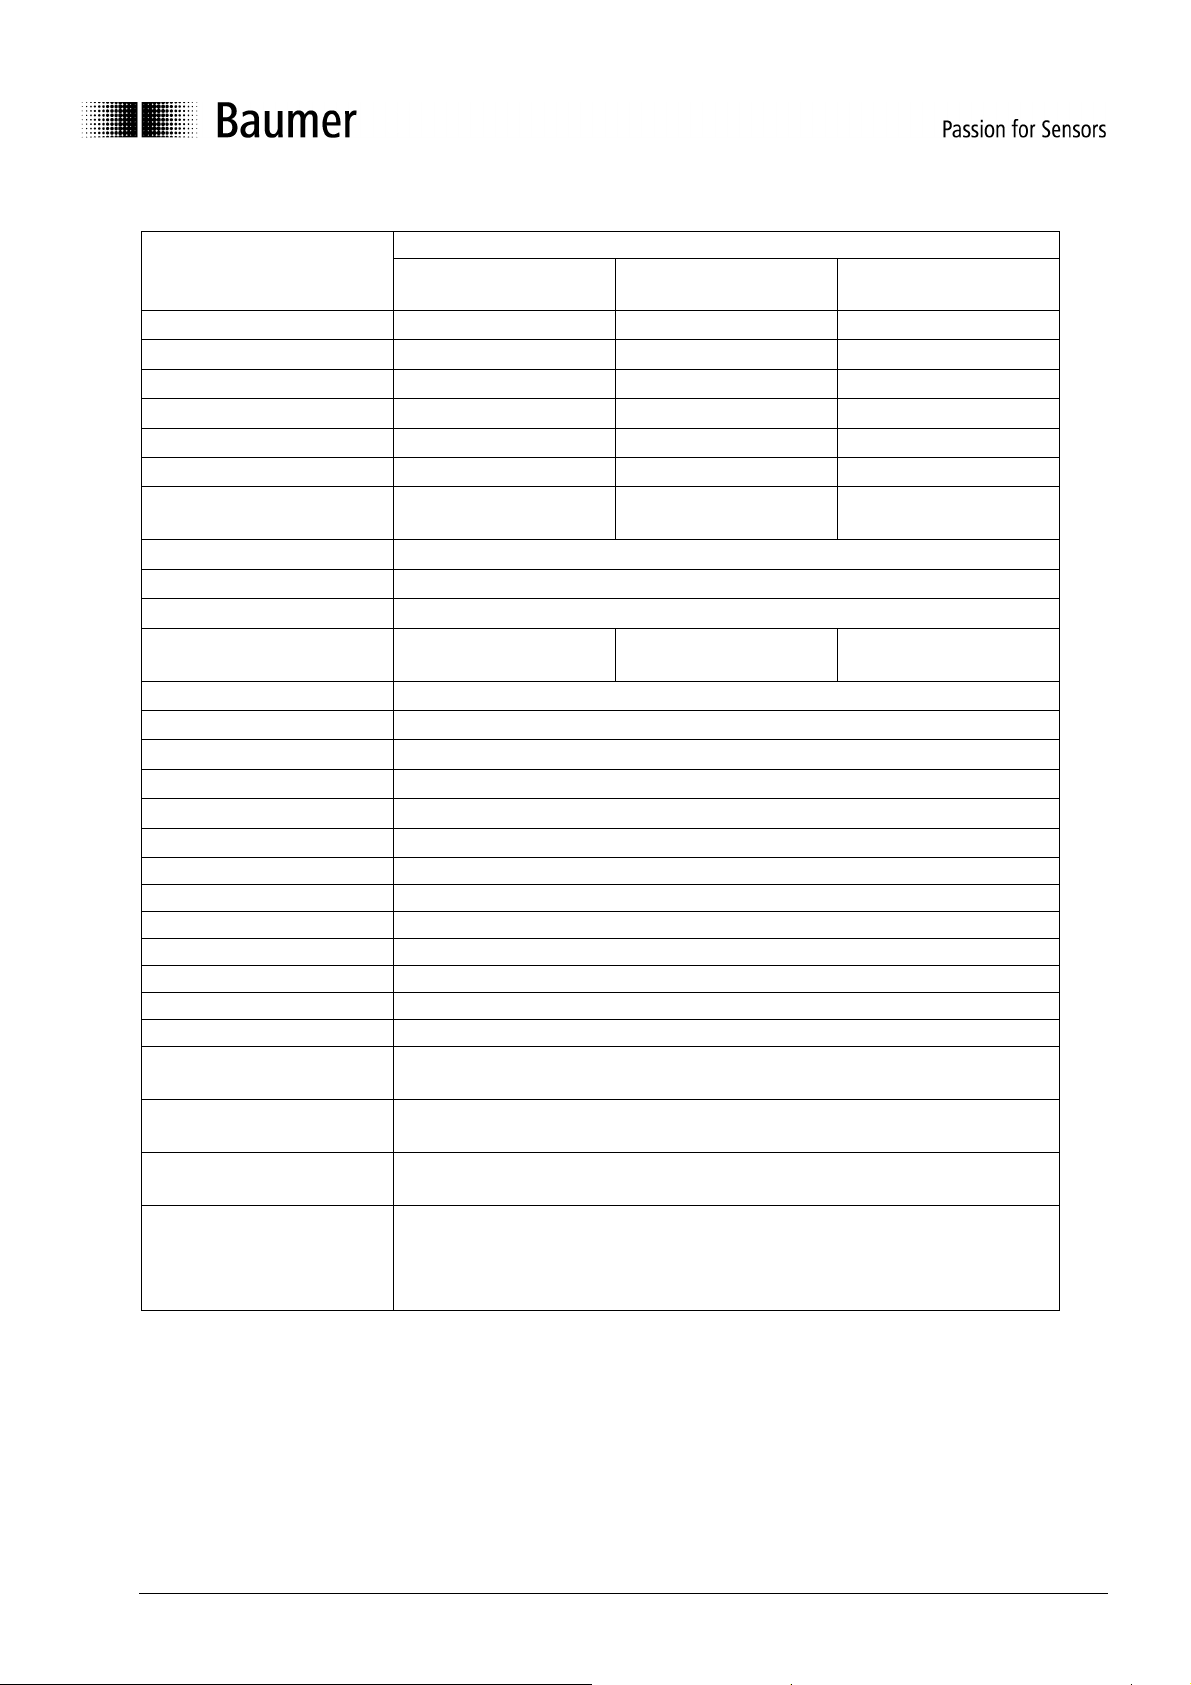
Measuring range MR 50…300 mm 100…600 mm 200… 1000 mm
Min Teach-in range ≥ 5 mm ≥ 10 mm ≥ 20 mm
Resolution *1) 0.01…0.4 mm 0.015…0.8 mm 0.12…3 mm
Linearity error *2) ± 0.2…± 1.5 mm ± 0.5…± 3.4 mm ± 0.36…± 9mm
Response time *3) < 2 ms < 2.5 ms < 3.5 ms
Ambient light *4) ≤ 100 kLux ≤ 100 kLux ≤ 60 kLux
Typ. Temperature coefficient *5)
Light source Red laser diode, pulsed
Laser class 2
Wave length 650 nm
Laser line*
width
Analog output 4 … 20 mA und 0 … 10 V
Load resistor U
Load resistor I
Alarm output PNP / max. 100 mA
Voltage supply range 12 ... 28 VDC
Supply current < 100 mA, (bei + 24V ~ 40mA)
Reverse polarity protection yes, Vs to GND
Short circuit protection Yes
Housing material die-cast zinc
Tightening torque 1.0 Nm
Protection class IP 67
Temperature range - 20°C…+ 60°C
Storage temperature - 20°C...+ 70°C
vibrations stability
random stability
bump stability
Fault suppression
7)
high
> 100 kΩ
Out
< (+Vs – 6 V) / 0.02 A
Out
If the laser beam is interrupted or if measurement faults occur, the analog outputs and the
alarm output remain at their most recent valid value for a max. of 300 ms. Every valid value
is immediately passed on to the outputs. If no valid value appears within 300 ms, the analog
outputs switch to 4 mA / 0 V and the alarm output goes to HIGH.
…6591 …6592 …6593
± 0.03%
MD/°C
6…11 mm
2 mm
(75 g, 6 ms, 4000 pulse per axis and direction)
OADM 20I…
± 0.03%
MD/°C
7…17 mm
2 mm
IEC 60068-2-6
(30 g, 10-2000 Hz, per axis)
IEC 60068-2-64
(0,4 g2/Hz, 20-1000 Hz per axis)
IEC 60068-2-29
± 0.05%
MD/°C
8…25 mm
3…1 mm
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
44/48
Baumer
Page 45
1)
2)
*
and *
measured on white ceramic sheet
3)
*
the response time depends on the reflectivity of the object
*4) max. sunlight on a white measuring surface
5)
*
xx% of full scale measuring range / °C
7)
*
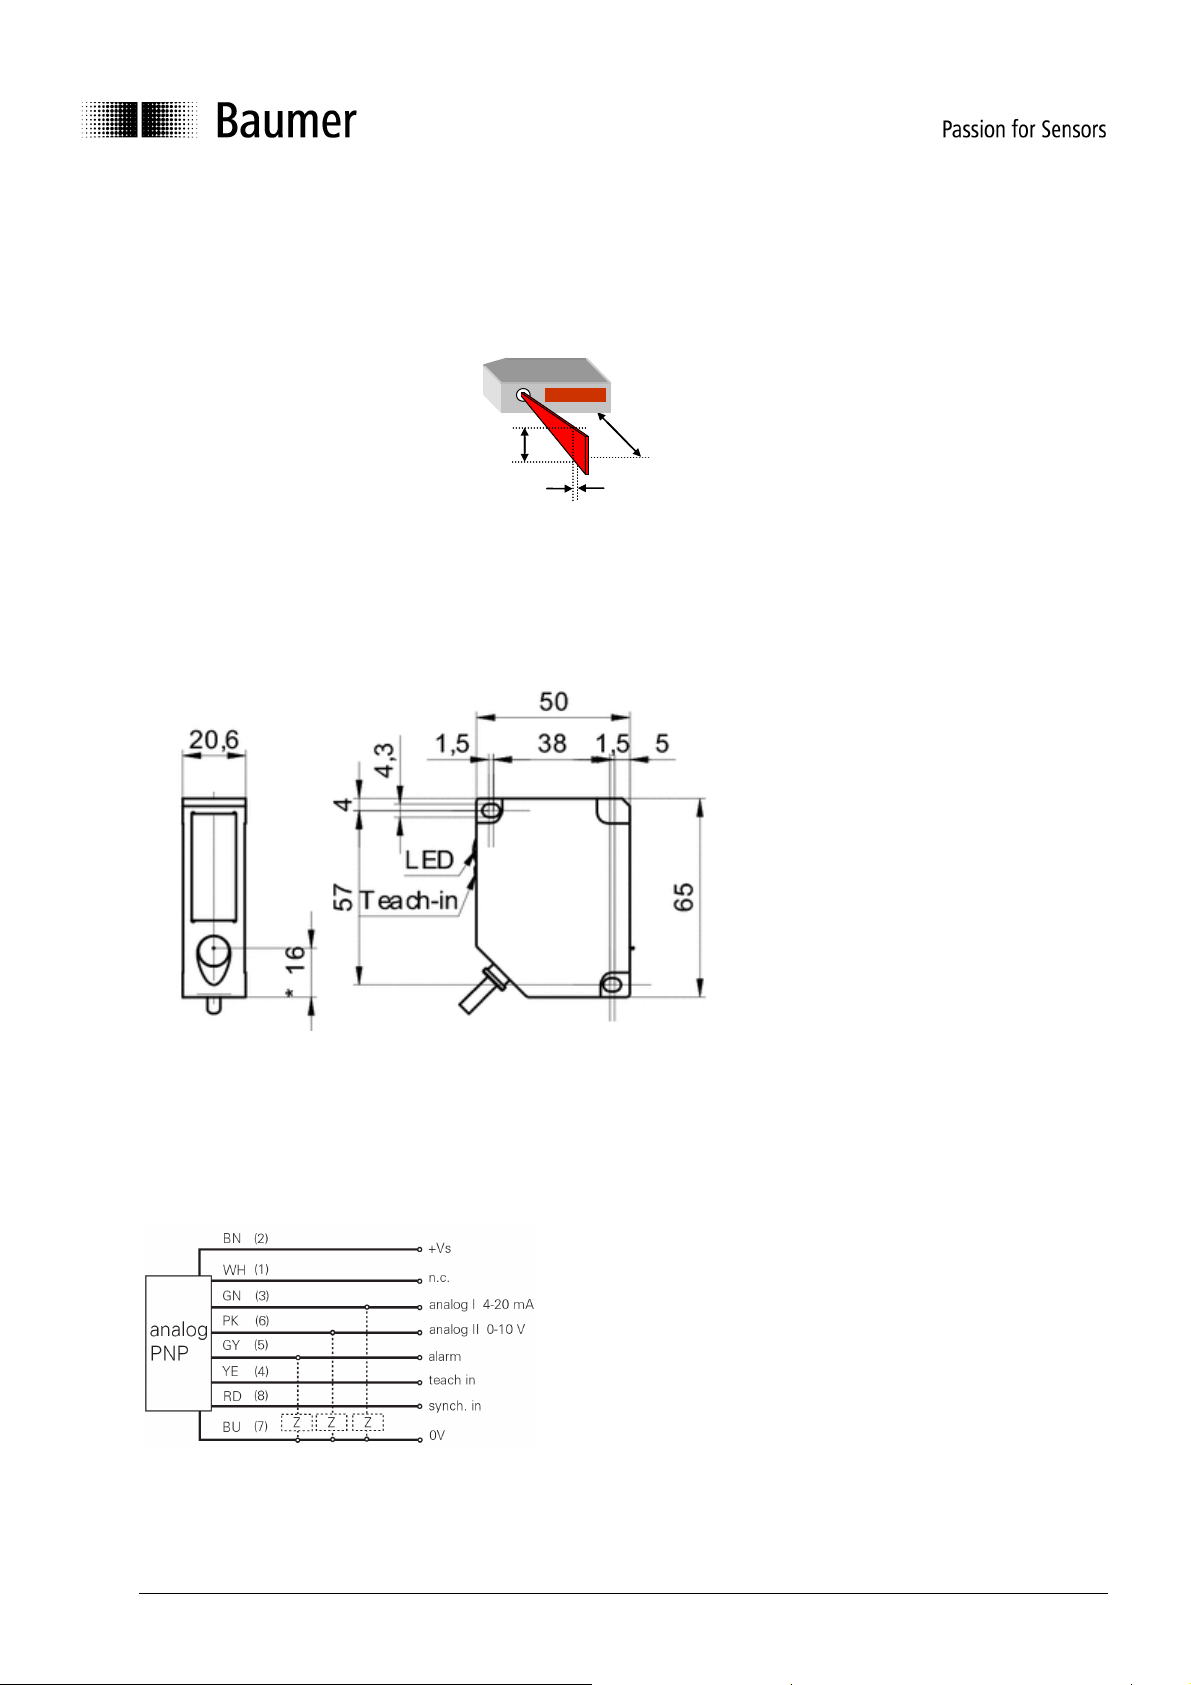
dimension of laser beam: OADM 20I659…
height
width
Dimensions
OADM 20I659…
measuring
range
*emitter axis
9 Connection diagram and pin assignment
Connection diagram
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
45/48
Baumer
Page 46
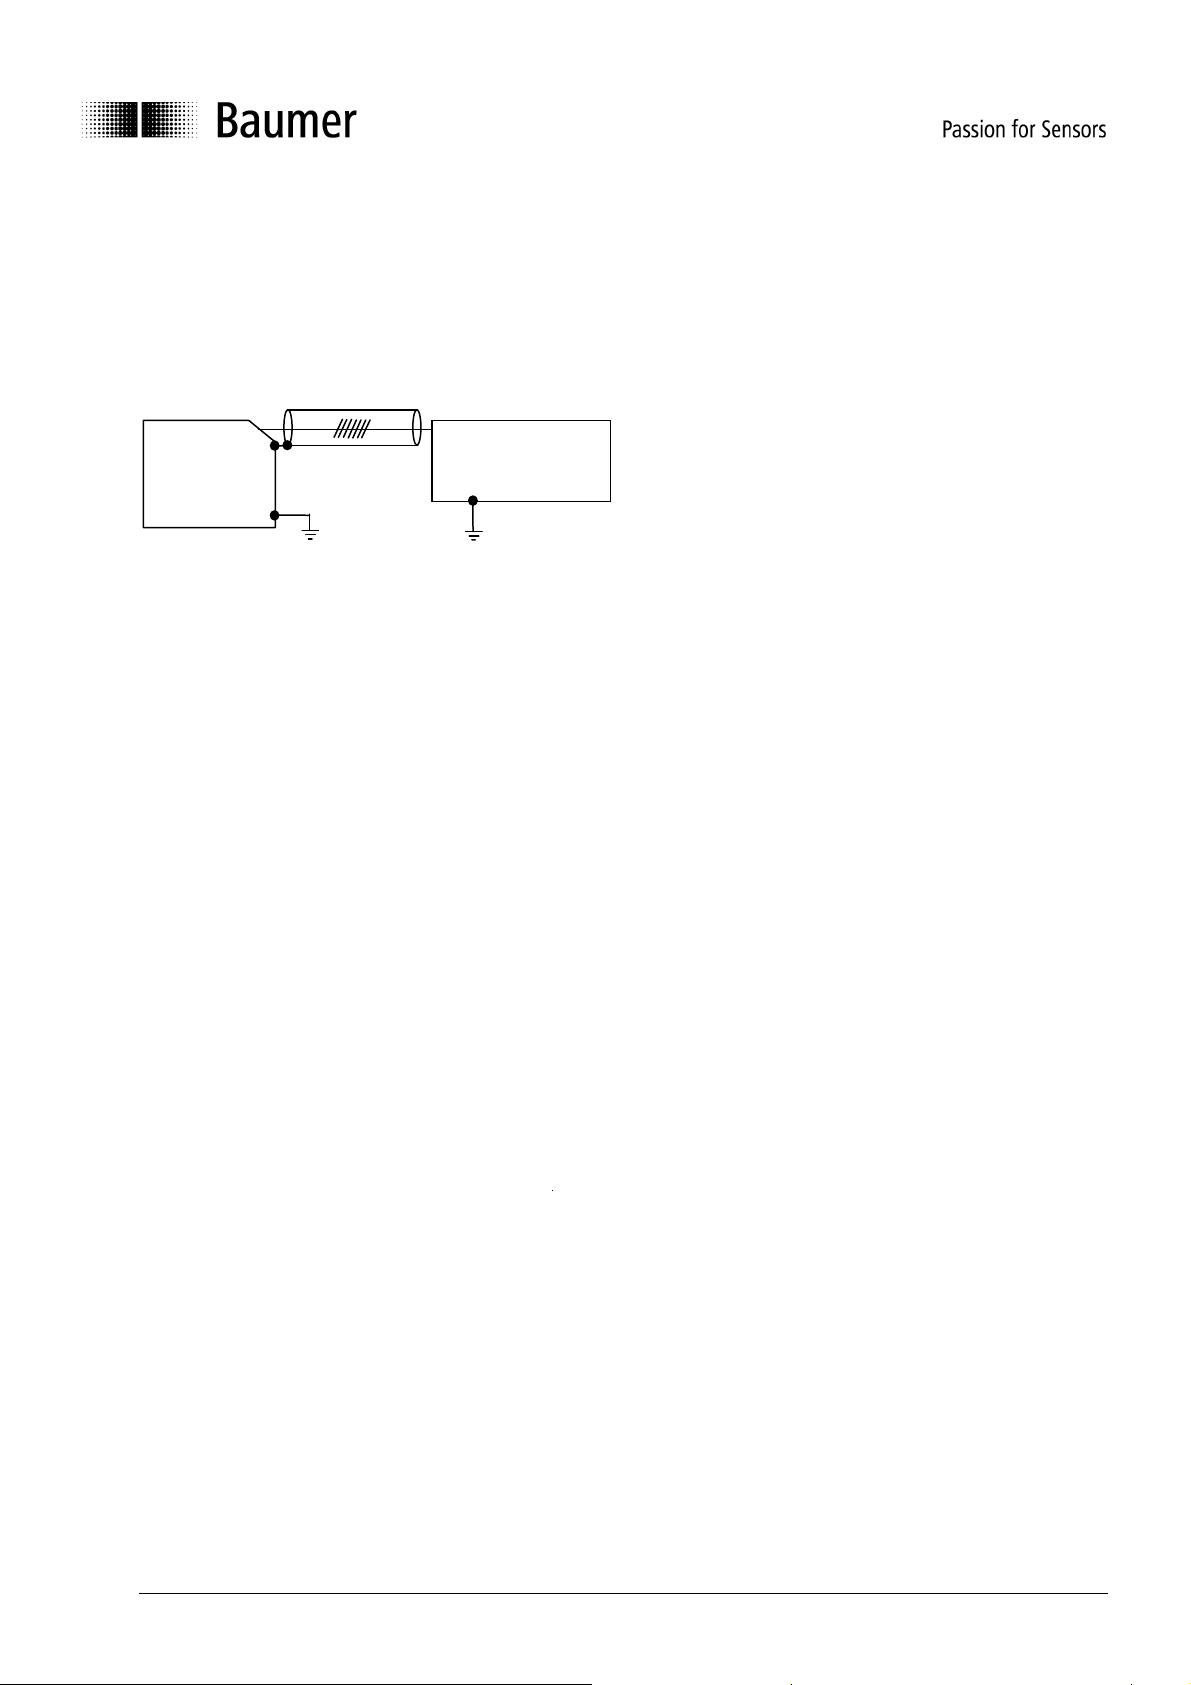
10 Grounding concept
For maximum EMC protection and reliable application, use a shielded cable. Also, the sensor has to be
grounded.
We recommend the grounding concept as shown in the picture. Ground the sensor with a toothed washer
between the screw head and the sensor.
● = electrical connection
Power-supply
OADM
A/D Converter
If you prefer another grounding concept please contact your Baumer electric sales staff.
11 Service notes
The OADM requires no maintenance apart from keeping the front windows clean. Dust or fingerprints can
impair the sensor function. It is normally sufficient to wipe the windows dry with a clean (!), soft cloth. Alcohol
or soapy water may be used for heavy soiling.
12 Accessories
Mounting bracket part no. 10131521
Protective cover part no. 10156878, material is acrylic glass (PMMA)
The protection cover can be easily mounted on the sensor’s face. It protects the
glass front cover against welding splashes.
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
46/48
Baumer
Page 47
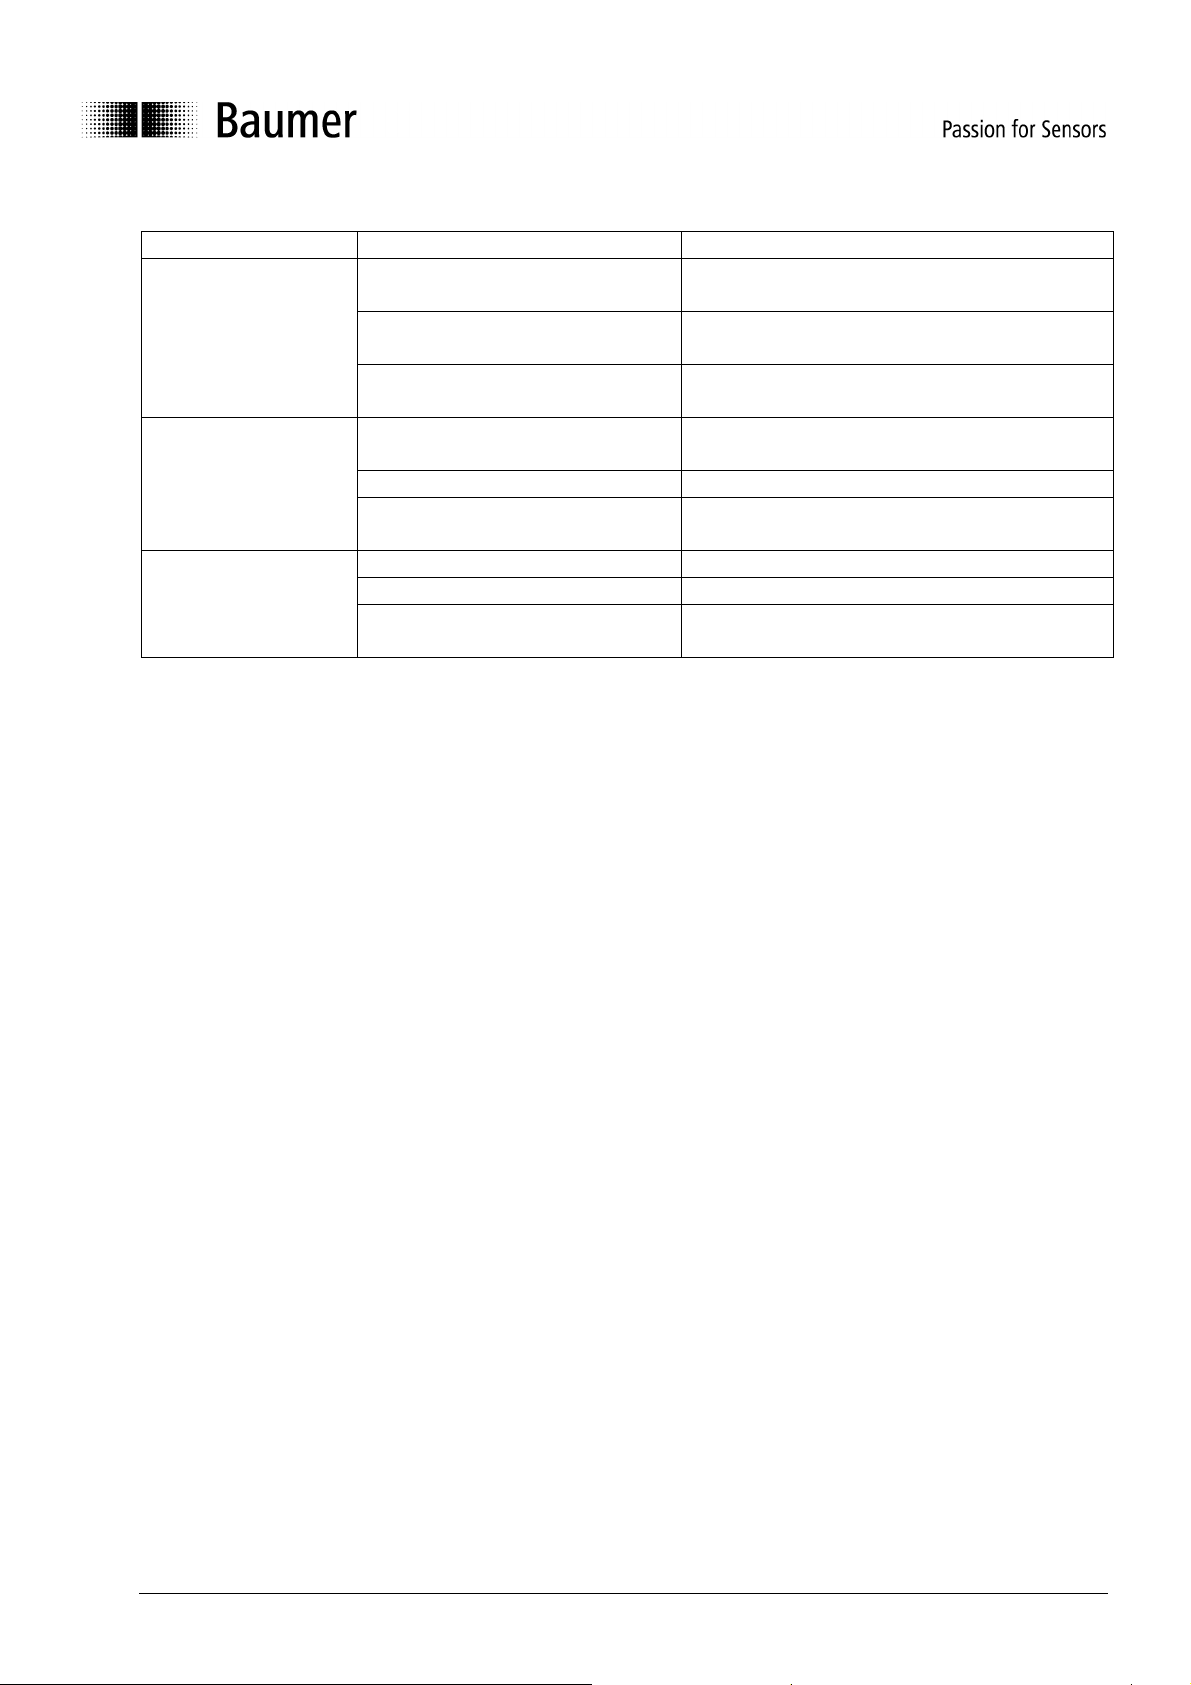
13 Troubleshooting
Error Possible reason Correction
The sensor does not
measure
The sensor has
incorrect measuring
values
The sensor does not
reach the accuracy
The sync. input or the teach-in
Connect sync. input or the teach-in wire to 0 V
wire is connected to +Vs
The receiving beam is covered by
an object / edge / step
No receiving signal (transparent or
highly reflective object)
Mutual optical interferences
between two or more sensors
Make sure that no object is in the receiving
field
Make sure that the laser spot falls on a diffuse
reflecting surface
Make sure that no other light spot is within the
receiving field of the sensor
Strong ambient light. Prevent ambient light with a shield
Semi transparent, transparent or
highly reflective objects
Make sure that the laser spot falls on a diffuse
reflecting surface
Rough surface Possibly use a sensor with laser line
Color edges Mount the sensor the correct way
Resolution of the A/D converter in
Read the manual of the control unit
the control unit
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
47/48
Baumer
Page 48
Brasil
Baumer do Brasil Ltda
BR-04726-001 São Paulo-Capital
Phone +55 11 56410204
Denmark
Baumer A/S
DK-8210 Aarhus V
Phone +45 (0)8931 7611
India
Baumer India Private Ltd.
IN-411038 Pune
Phone +91 (0)20 2528 6833
United Kingdom
Baumer Ltd.
GB-Watchfield, Swindon, SN6 8TZ
Phone +44 (0)1793 783 839
Switzerland
Baumer Electric AG
CH-8501 Frauenfeld
Phone +41 (0)52 728 1122
Canada
Baumer Inc.
CA-Burlington, ON L7M 4B9
Phone +1 (1)905 335-8444
France
Baumer SAS
FR-74250 Fillinges
Phone +33 (0)450 392 466
Italy
Baumer Italia S.r.l.
IT-20090 Assago, MI
Phone +39 (0)245 70 60 65
Singapore
Baumer (Singapore) Pte. Ltd.
SG-339412 Singapore
Phone +65 6396 4131
China
Baumer (China) Co., Ltd.
CN-201612 Shanghai
Phone +86 (0)21 6768 7095
Germany / Austria
Baumer GmbH
DE-61169 Friedberg
Phone +49 (0)6031 60 070
USA
Baumer Ltd.
US-Southington , CT 06489
Phone +1 (1)860 621-2121
Sweden
Baumer A/S
SE-56122 Huskvarna
Phone +46 (0)36 13 94 30
Headquarter
Baumer Electric AG
CH-8501 Frauenfeld
Phone +41 (0)52 728 1122
www.baumer.com/worldwide
Technische Änderungen und Irrtum vorbehalten.
Technical data has been fully checked, but accuracy of printed matter not guaranteed.
Printed in Switzerland 8/11
Manual_OADM20x659_DE_EN.doc
04.12.12 Frauenfeld, Switzerland
48/48
Baumer
 Loading...