

Page 1
UserManual
Penguin
企鹅
www.atomrc.com
Page 2
Introduction/简介
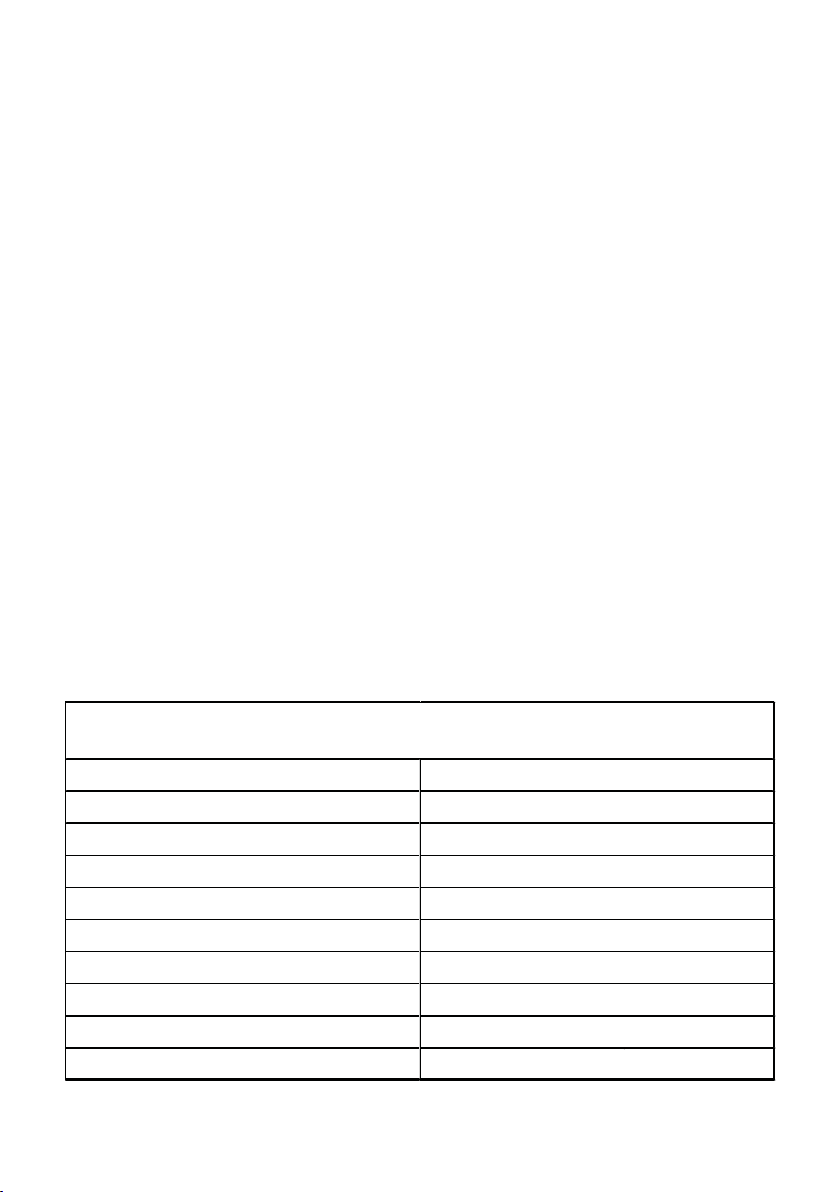
Wingspan/翼展:750mm
Length/⻓度:640mm
WingArea/翼⾯积:15.06d㎡
Servo/舵机:9g Servo*3PCS
Material/材料:EPP
Recommend Motor/推荐电机:2004/2206
Recommend ESC/推荐电调:BLS 30A 2~4S
Recommend Propeller/推荐螺旋桨:6024-2
Recommend Weight/建议起⻜重量1200g
Recommned Battery/推荐电池:2000~3000mAh 4S Lipo (200g~300g)
Penguin Specifications/企鹅规格
ThePenguinisanFPVaircraftwith750mmwingspan,thewingsuitflightlayoutsuitablefor
midrangeflyinginlowaltitudeschasing.thepenguinhasmanyadvantagessuchaseasy
take-offandlanding,inthefullspeedrange.Itretainsthemaneuverabilityofthetraditional
flyingwinglayoutandimprovesthecontrollabilityoftheheight.
AllowsyoutoflywitheaseinFPV.
Thenewbuckledesignisfastenedfirmly,theleftandrightwingscanbequicklydisassembled,
andtheintegratedbuilt-inalways-onnavigationlightincreasesthevisibilityoftheaircraft.
Penguin'snewlydesignednoseiscompatiblewithmostimagetransmissioninstallations.
Afterassemblingtheflightcontrolequipment,theaircraftiseasytoadjustthecgbalance.
Provideyouwithastableflightexperience.Whetheryouareabeginneroranexperiencedpilot,
Penguinwillgiveyoumostreliableflightexperience
企鹅(Penguin)是⼀款750mm翼展,翼装⻜⾏布局适合中低空中短距离⻜⾏的FPV⻜机。这款⻜机
具备易起降、零反扭和全速域性能优异等多项优点,保留传统⻜翼布局的机动性,提升⾼度的可控性,
让您在FPV⻜⾏中游刃有余。
全新的卡扣设计紧固牢靠,左右机翼可快速拆装,⽽⼀体式内置安装常亮航灯则增加了⻜机的可视性。
企鹅(Penguin)全新设计的机头,兼容⼤部分的图传安装,在装配完⻜控设备后,⻜机⽐较容易达到
重⼼配平的状态。为您提供稳定的⻜⾏体验。不论您是初学者还是经验丰富的⻜⾏员,企鹅(Penguin)
RTH版本的⻜机,都将成为您最可靠的⻜⾏体验!
Specifications/规格
1
Page 3
VersionDescription/版本说明
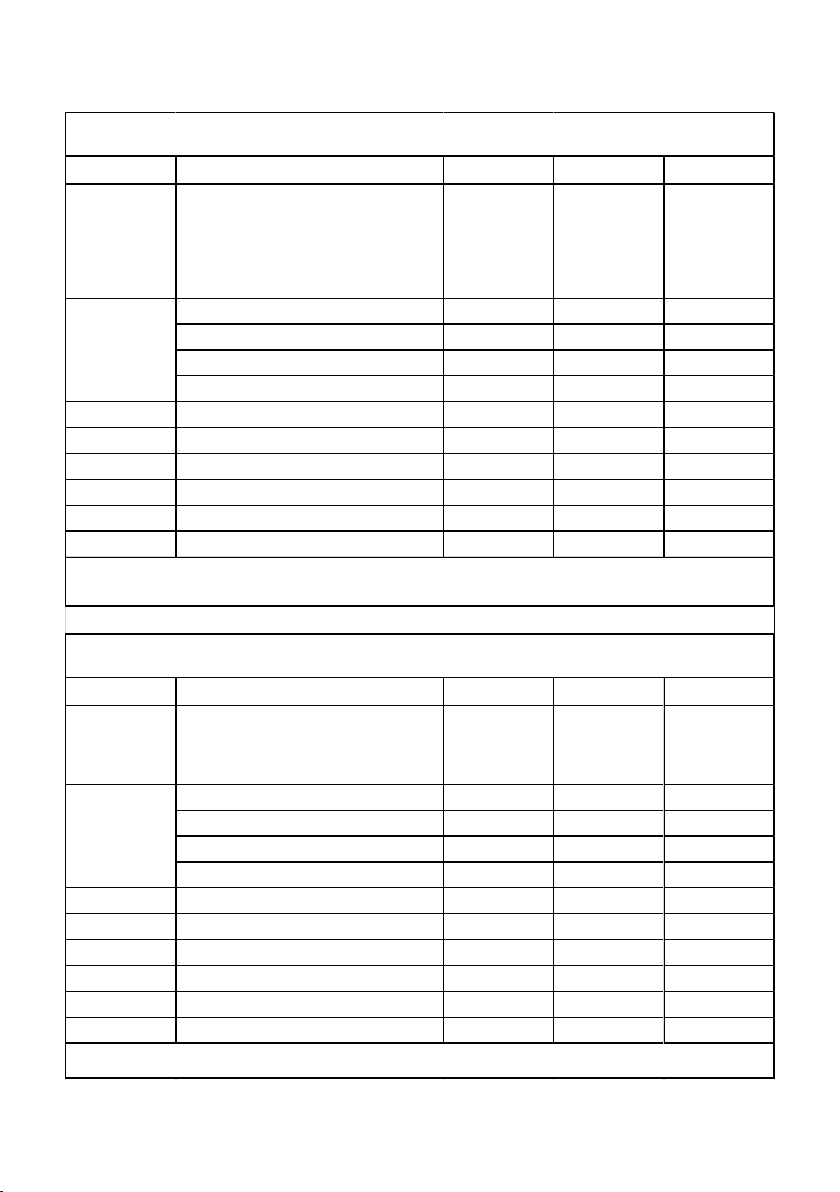
VersionKITPNP+SRTH
Description
Pre-glued
Fixed WING
PNP+Pre all
electronics
are installed
PNP+Pre-
turned FC+GPS,
all electronics
are installed
预装⻜机泡沫
√√√
⽊⽚、螺丝、拉杆配件
√√√
快快拆套件
√√√
航灯
√√√
Motor2004 2400KV2PCS2PCS
ESCATOMRC Exceed BLS 4s30A ESC2PCS2PCS
ServoS09M 9g⾦属舵机3PCS3PCS
PropGemfan 6024-22PCS2PCS
FCATOMRC F405 NAVI
√
GPSBE220
√
版本KITPNP+SRTH
版本描述
泡沫预组装好
泡沫、电⼦配件
、装配完成
泡沫、电⼦配件
、⻜控组装调试
完成
预装⻜机泡沫
√√√
⽊⽚、螺丝、拉杆配件
√√√
快快拆套件
√√√
航灯
√√√
电机2004 2400KV2PCS2PCS
电调ATOMRC Exceed BLS 4s30A ESC2PCS2PCS
舵机S09M 9g⾦属舵机3PCS3PCS
螺旋桨Gemfan 6024-22PCS2PCS
⻜控ATOMRC F405 NAVI
√
GPSBE220
√
ATOMRC Penguin Fixed Wing
The specs will be slightly adjusted according to different,
actual specs are subject to the latest manual and real objects.
ATOMRC 企鹅固定翼
实际配置参数会持续优化,最新配置参数请留意Atomrc的官⽹,最终参数以实物为准。
Basic Pack
基础配件
2
Page 4
KITContents
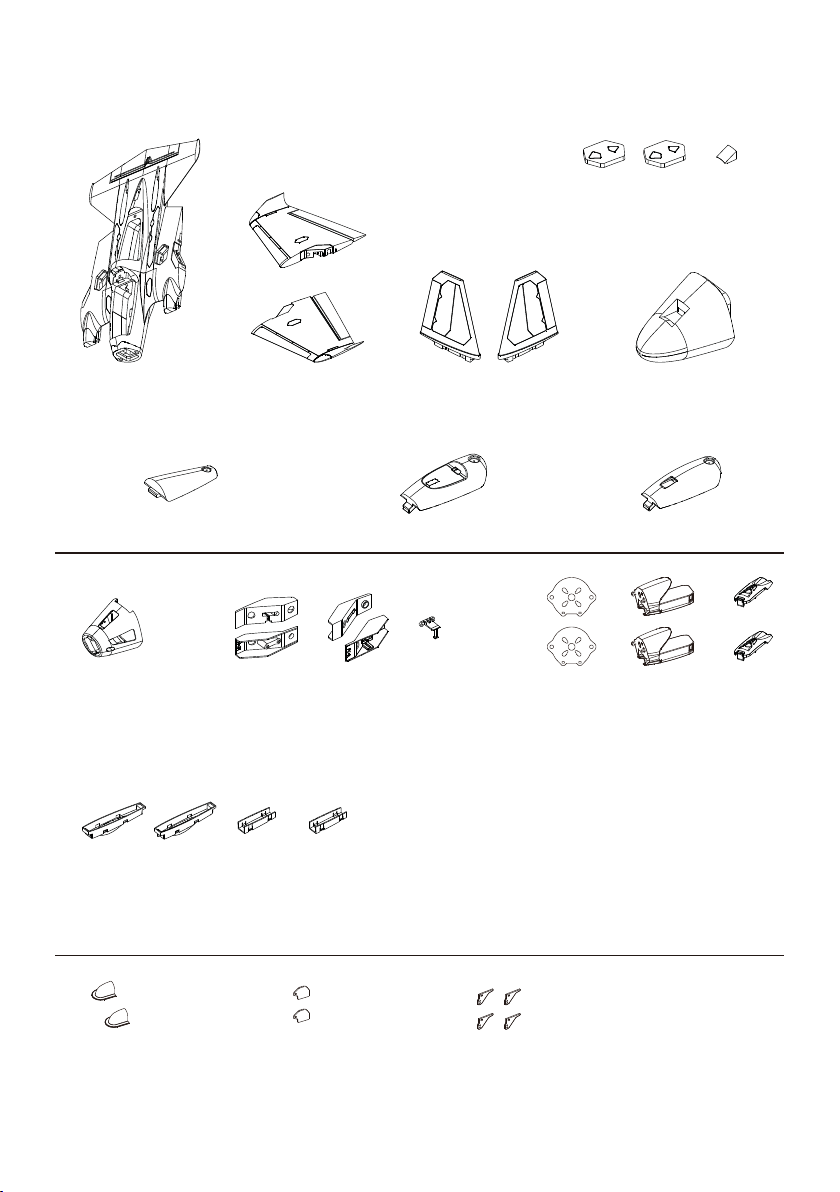
FG-L/FG-R/FH:
Wing hatch cover/ 外设舱盖
FB-U/FB-D:
Fuselage/机身
FD:
Rear Hatch cover/设备舱盖
PA:
FPV Nose
FPV 机头
PF-L/PF-R/PG-L/PG-R:
V Tail Flight Light Cover/
V尾航灯套件
FE-L/FE-R:
Wing/机翼
PE-L/PE-R/PF-L/PF-R:
Quick release Kit
机身对插件套件
FF-L/FF-R:
V Tail/V尾
FC-A:
Front Hatch cover/平台舱盖
FA-U/FA-D::
Nose/泡沫机头
FC:
Front Hatch cover/电池舱盖
Sf1200 PA/PB/PC
Motor Mount/
电机座套件
P1:
Servo cover/
摆臂保护罩
P2:
Camera Mount/
摄像头⽀架
P3:
Control horn/
舵⻆
3
Page 5
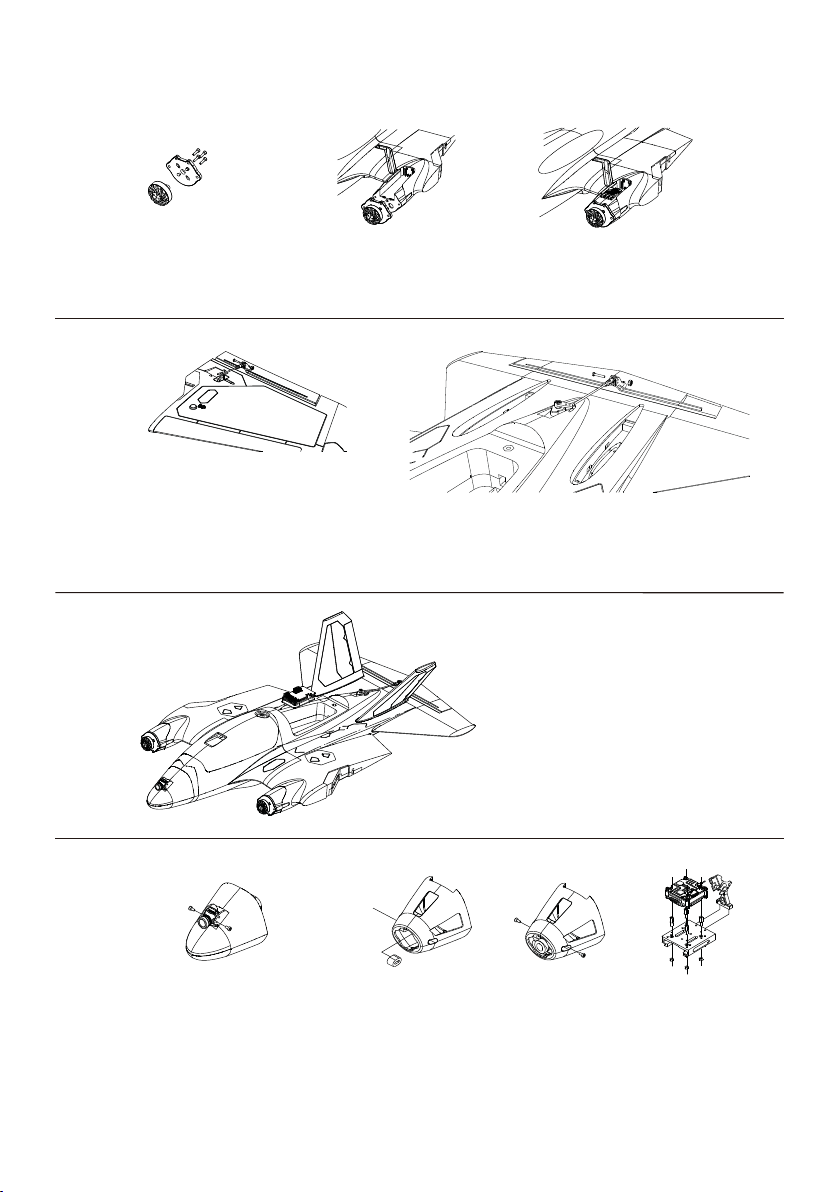
KITInstallation/安装指南
1
Installthemotor,esc.powercablelengthsuggestto300mm
安装电机、电调。电调电源线、信号线线⻓建议裁剪300mm
2
Installtheservoandpushrods.
安装机翼、平尾舵机和拉杆
3
InstalltheFC/Receiver
安装⻜控/接收机
4
EPPnose:AnalogsystemPlasticnose:Digitalsystem
InstalltheFPVsystem.
安装FPV设备
4
Page 6
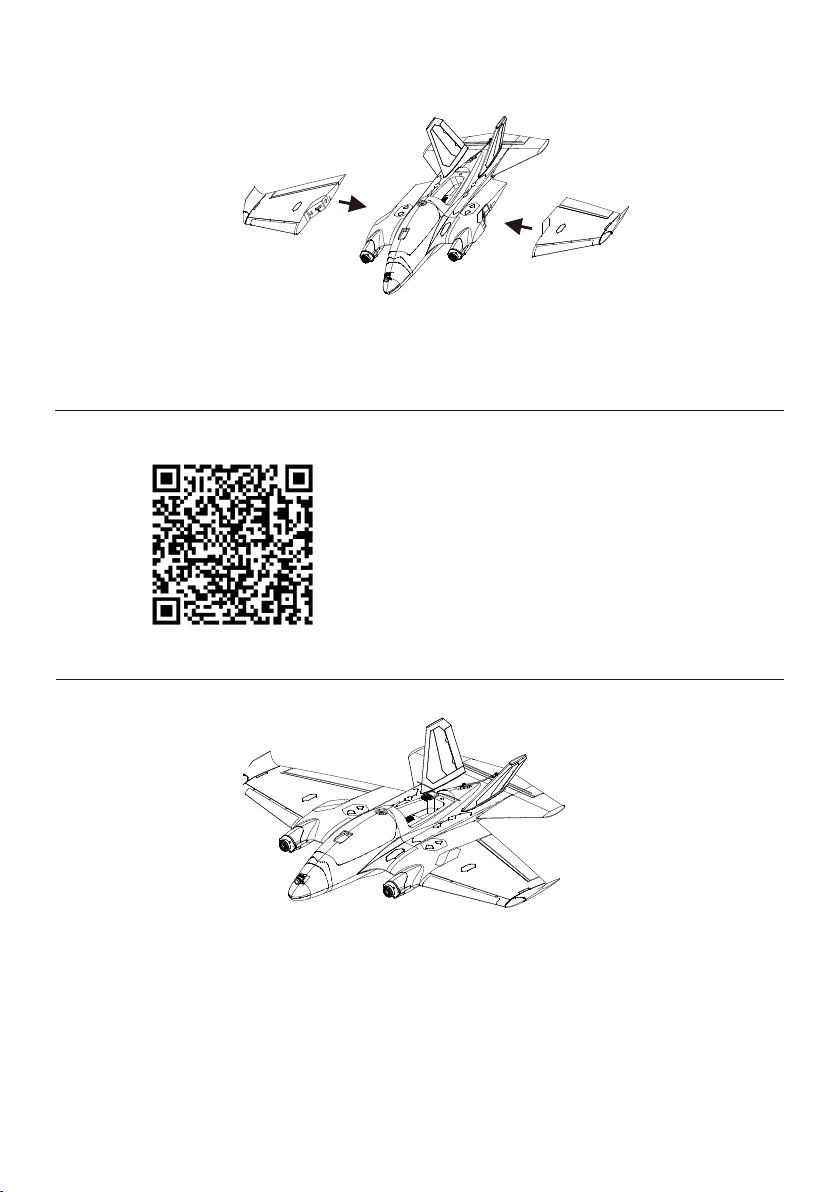
PNP+S、RTHInstallation/安装指南
1
InstalltheWing,LeftaileronPWM3RightwingPWM4.
安装机翼,左机翼连接PWM3、右机翼连接到PWM4
2
InstalltheINAVconfiguratorthenplugtoPC
下载INAV地⾯站,安装接收机,连接地⾯站
3
Installthereceiver:CRSFinonUART2bydefault,
IfusingSbus,pleasechangetheUART2andreceiverprotocol
接收机安装:⻜控默认为CRSF协议,UART2,
如⽤Sbus或其他接收机,需修改UART2及接收机协议
5
Page 7
4
InstalltheFPVsystem,OSD:analogOSDbydefault,
ifusingdigitalvtx,userneedchangethesettingsonINAVconfigrator.
安装FPV设备,默认设置为模拟图传OSD设置
如使⽤数字图传,需在INAV地⾯站进⾏改动
5
CheckINAVConfiguratorthereceivertype,
thenassignthechannelandmode.
检查接收机类型及协议
检查模式开关⾏程设置、检查舵机输出是否正确
7
Latestclisettings,pleasegotodownloadpageofatomrc.com
makesurefirmwareversionismatchedwiththeclisettings,
resettheflightcontrollerfirst,thenloadtheclisettings.
最新CLI配置⽂件,请到官⽹下载
请先确认⻜控固件版本与CLI⼀致后,先恢复默认,再导⼊CLI配置
6
Page 8
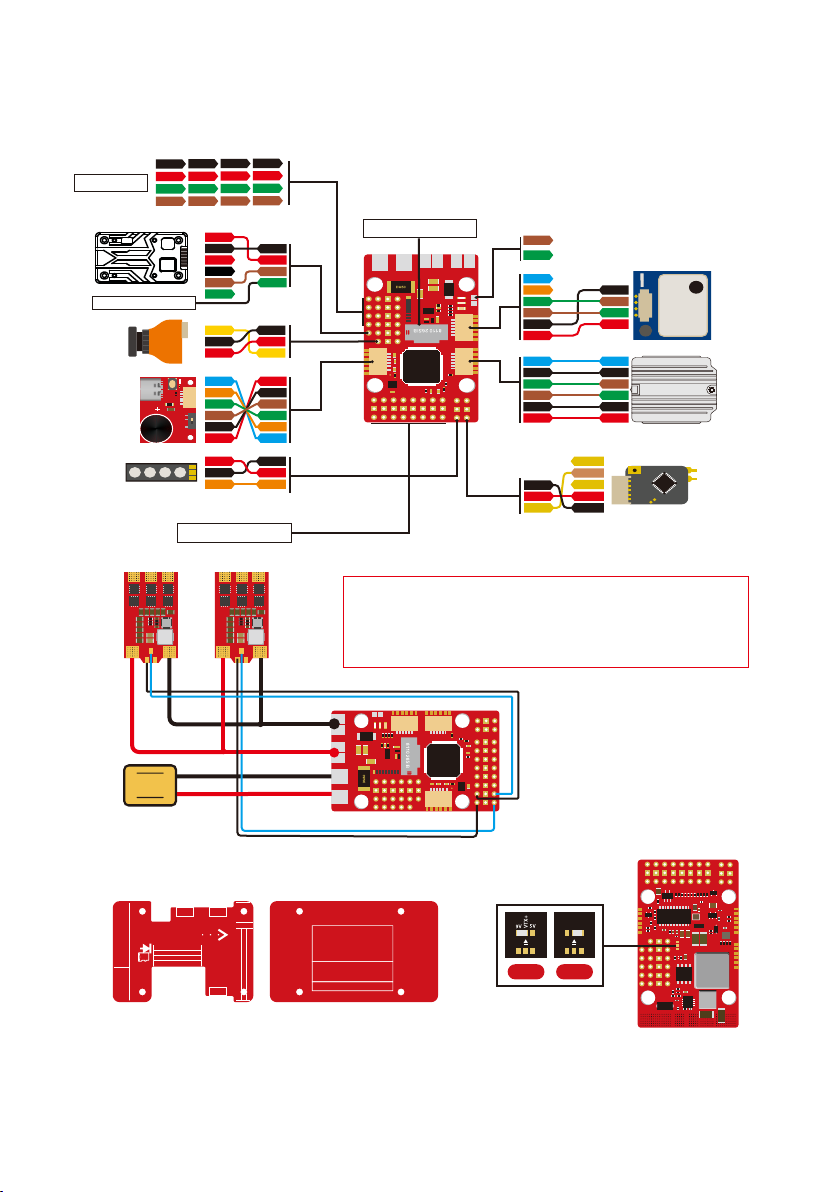
ATOMRCF405NAVIWiringDiagram/⻜控接线图
UAR T/I2C
VTX
Smar tAudi o/IRC Tra mp
Cam era
External USB-C port
Buzzer
Boot
LED
Vol tage 12 V~30V
GNDGNDGN DG ND
5V
5V
Rx1
Rx2
Tx1
Tx2Tx3
Boot
OFF
ON
+
-
S
WS2812LEDStrip
PWM O UTPUT
100
s
+
-
G
5V
Xt60
VCC
GND
5V OUT
GND
VIDEO
AUDIO
VIDEO
GND
5V
DP+
DM -
BOOT
BUZZ
GND
5V
5V
GND
LED
5V
5V
CL
Rx3
DA
VTX+
GND
CAM
GND
BUZZ
BOOT
GND
GND
DM -
DP +
LED
VTX
Rx5
Mic ro SD Car d Slot
+ + - -
ESC
- 3~6S +
BAT
Rx1
Tx1
5V
Rx2
Tx2
v1.0
Rx3
Tx3
DA
CLCAM
5V5V5V5V
VTX+
VTX
Rx5
5V
5V
5V
GNDGND GNDGNDGNDGND
F40 5-NAV I
GNDGND GND GNDGND GND GNDGND
5V5V5V5V5V5V5V5V
S5S6
S1S2S4
S3
F40 5
ATOMRC
GND
GND
5V
5V
S7S8
SBUS
LED
TX6
Rx6
ESC
SDA
SCL
Rx4
Tx4
GND
5V
SBUS
GNG
Rx5
Tx5
GND
9V
GND
5V
SBUS
SBUS IN
SBUS
S.port
5V
GND
SBUS
GND
GND
GNG
Tx4
Rx4
5V
Tx5
Rx5
BAT
BN-220 GPS
Beitian
GPS
DJI A IR UNIT
Frs ky R-XS R
P
B
Rx2和SBUS不能同时使⽤!
如使⽤⼤功率动⼒配置,建议安装滤波电容!
100
s
+
-
G
5V
Rx2andSBUScantusesametime,SBUSisoninvertedRx2
Ifusinghowpowerdevice,suggestsolderthecapacitor.
ESC
ESC
+ + - -
v1.0
- 3~6S +
BAT
GNDGND GNDGNDGNDGND
VTX+
5V
5V5V5V5V
VTX
CLCAM
Rx3
Rx1
Rx2
Rx5
Tx3
Tx1
DA
Tx2
F40 5
ATOMRC
GND
GND
GNDGND GND GNDGND GND GNDGND
F40 5-NAV I
5V
SBUS
5V
LED
S7S8
S5S6
S4
S3
S2
S1
5V5V5V5V5V5V5V5V
ESC
+ + - -
- 3~6S +
BAT
GPS
DJI
5V5V
GNDGND
LED SBUS
9V
5V
Rx5
Tx5
SCL
GND
GND
GND
SDA
Rx4
Tx4
ATOMRC F405 NAVI
GNDGNDGNDGNDGND
VTX+
5V5V5V
5V
5V
VTX
CLDACAM
Rx3
Rx1
Rx2
Rx5
Tx3
Tx1
Tx2
SBUS
S7S8
GND
S5 S6
S4
S3
5V
GND
DM-
DP+
BOOT
BUZZ
S2
USB
5V5V 5V5V5V 5V5V5V
GND GNDGND GNDGND GND GND GND
S1
Specifications
MCU:STM32F405RGT6
OSD:AT7456E
Blackbox:SD Card
Input:9~30V DC(3~6S lipo)
Current Sensor:120A
BEC:5V/5A;9V/2A
Firmware
ArduPilot:ATOMRCF405NAVI
INAV:ATOMRCF405NAVI
www.atomrc.com
Mounting size: 30mmX24mm*Ф3mm
ATOMRC F405 NAVI
IMU:BMI270
Baro:SPL06-001
USARTs:6
S3
S1S2S4
S7S8
S5S6
LED
SBUS
5V5V5V5V5V5V5V5V
5V
5V
GNDGND GND GNDGND GND GNDGND
GND
GND
5V
VTX+
9V
VTX+ 5 V
VTX+ 9 V
9V/ 5VVTXvo ltage b ridge
5V
G
BZ
Boot
DPDM
5V
VTX+
VTX
Rx5
CLCAM
DA
Rx3
Tx3
5V5V5V5V
Rx2
Tx2
GNDGND GNDGNDGNDGND
Rx1
Tx1
9VSDASCLRx4 Tx4 G5 V
G
Rx5Tx5
G
SBUS
9V
VTX+
5V
150
100
SIZE:50mmX30mmX12mm
7
Page 9
Band
Channel
1 2 3 4 5 6 7 8 Band A
5865
5845
5825
5805
5785
5765
5745
5725
Band B
5733
5752
5771
5790
5809
5828
5847
5866
Band E
5705
5685
5665
5645
5885
5905
5925
5945
Airwave/FS
5740
5760
5780
5800
5820
5840
5860
5880
Race Band
5658
5695
5732
5769
5806
5843
5880
5917
L Band
5362
5399
5436
5473
5510
5547
5584
5621
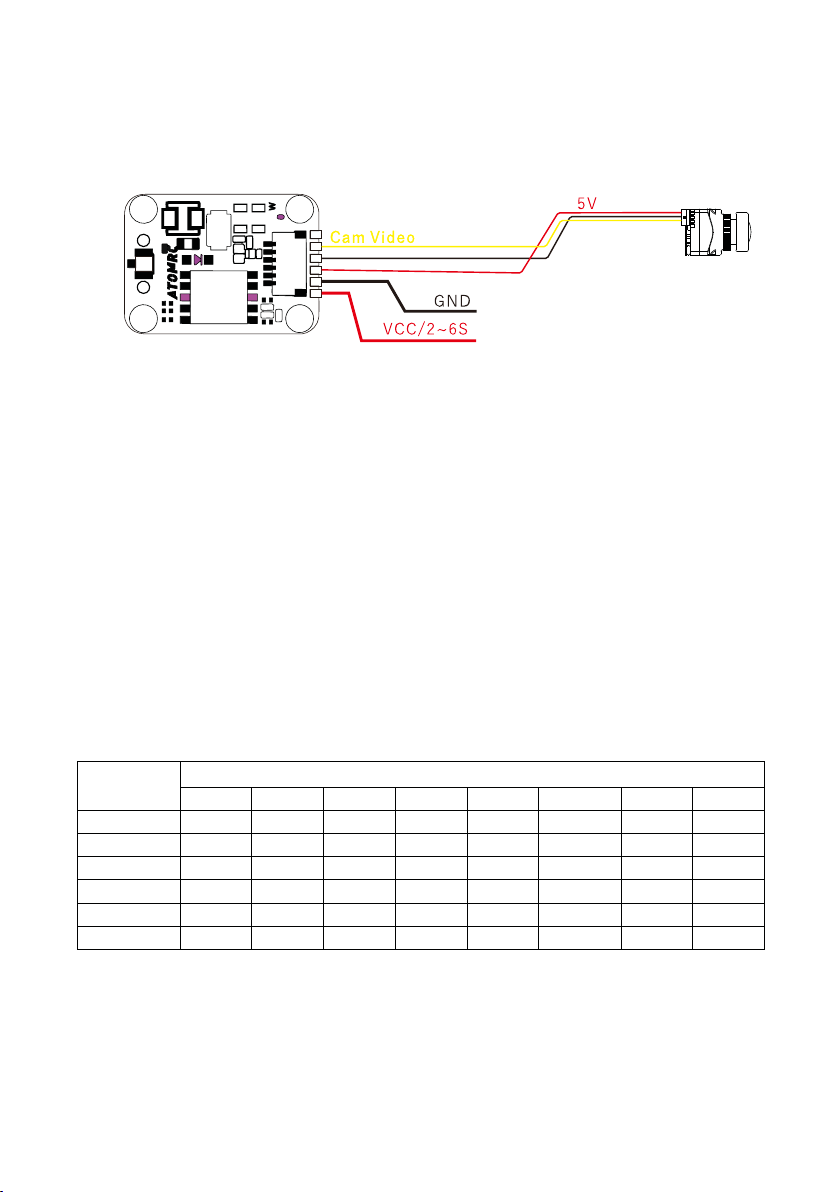
Tx800VTXUsermanual/TX800图传说明书
ATOMRCTx800VTXWiring/TX800图传接线图Diagram
VTXSetting/图传设置
1.Holdbutton3secondsintosettingmode.
2.Insettingmode.shortpressthebuttontochangeband.
3.Thenholdbutton3secondsintoCHsettingmode,shortpressbuttontochangeCH.
4.Holdbutton3secondtogetintoPowersettingmode,thereisshortbaronLED,short
presstoswitchpower,1barmeans25mW,2barmeans200mW,3barmeans500mW.
1.⻓按设置按键三秒,进⼊波段设置模式。
2.在设置模式下,短按按键切换波段。
3.再次⻓按按键三秒钟,进⼊频道切换模式,短按按键切换频道。
4.再次⻓按按键三秒钟,进⼊切换功率模式,短按按键切换功率,数码管⼀条为100mw,两条
为400mw,三条为800mw。
Voltageinput/电压输⼊范围:2~6SLipoPower/功率:100/200/800mwSwitchable
Powerconsumption/功耗:9V1.1AFrequency/频率:5.3~5.9Ghz
8
Page 10
ESCInformation/电调说明
Throttlecalibration/电调油⻔校准
1.TheESCincludedwiththemodelhasasafestart.IfthemotorbatteryisconnectedtotheESC
andthethrottlestickisnotinthelowthrottleoroffposition,themotorwillnotstartuntillthe
throttlestickismovedtothelowthrottleoroffposition.
2.PowerontheESC(TheESCmustconnecttothemotorandReceiver).Themotorwillemita
seriesofbeeps,afterthebeeps,setthethethrottlestickthetheminimum,themotorwillemit
aseriesbeepagain.nowtheESCcalibrationisdone.
1.电调具有安全启动保护功能,当电机、电池连接电调后,电调信号未处于最低位置,电调油⻔
输出不会启动。
2.电调油⻔校准:请先拆卸螺旋桨,将油⻔摇杆移动到最⾼位置后通电,当哔哔声结束后,迅速将
油⻔摇杆移动到最低位置,哔哔声⾳结束,油⻔校准成功。
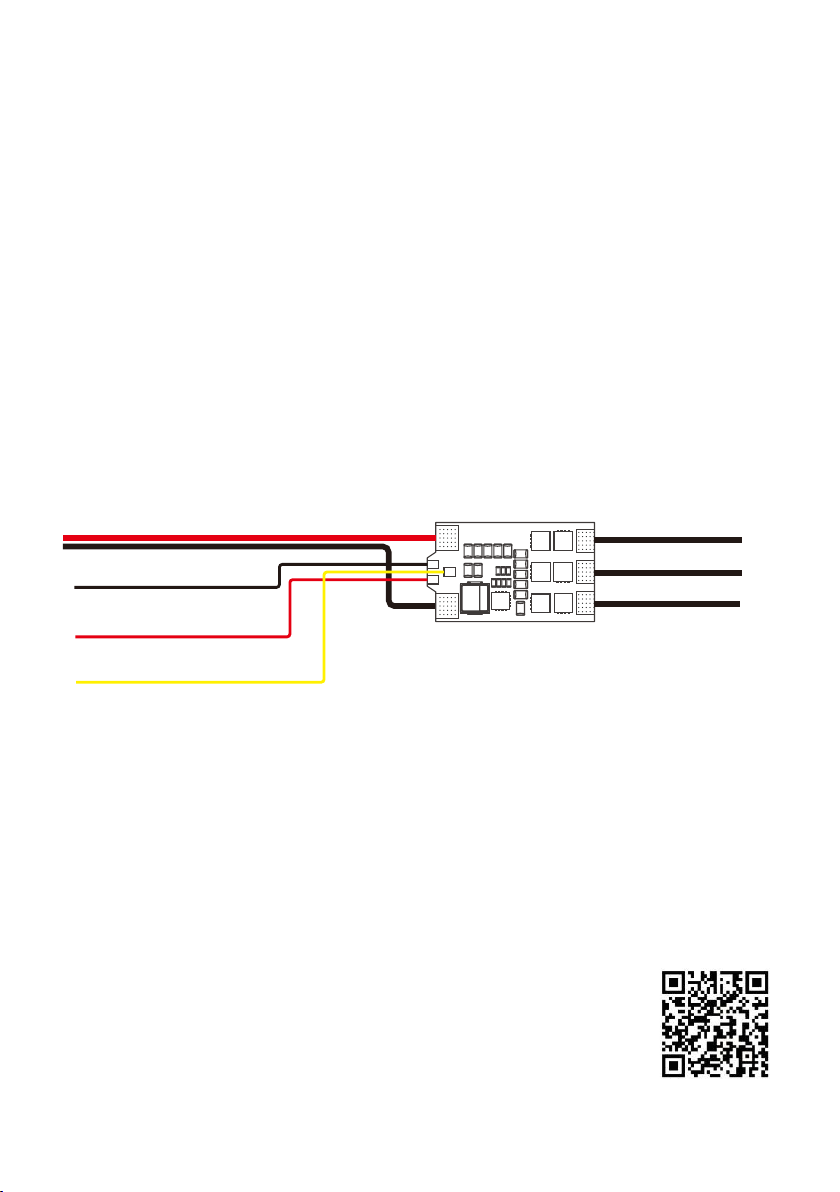
ATOMRCExceedBLS30A2~4SESCWiringDiagram
VCC/电源正极
G
+
s
Throttle GND/油⻔信号地
5V
-
Output5V3A/5V3A输出
Throttle/油⻔信号
Voltageinput/电压输⼊范围:2~4SLipo
MaxCurrent/最⼤电流:35A
Output/输出:Builtin5V3ABEC/内置5V3ABEC
Size/尺⼨:29.5*17.5mm
Pleasedownloadthelatestusermanualat
www.atomrc.com
MOTOR
9
 Loading...