

Page 1
SPIS TREŚCI
Informacje ogólne. ....................................................................................................................................................................... 2
Cel instrukcji obsługi. ..................................................................................................................................................................2
Identykacja producenta i urządzenia. ........................................................................................................................................ 3
Informacje dotyczące bezpieczeństwa. ..................................................................................................................................... 3
Przepisy bezpieczeństwa. ........................................................................................................................................................... 3
Urządzenia zabezpieczające robota. .......................................................................................................................................... 4
Znaki ostrzegające przed niebezpieczeństwem.......................................................................................................................... 5
Informacje techniczne. ................................................................................................................................................................ 6
Dane techniczne. ........................................................................................................................................................................6
Ogólny opis urządzenia............................................................................................................................................................... 7
Główne elementy / wyposażenie seryjne. ................................................................................................................................... 8
Instalacja. ..................................................................................................................................................................................... 9
Pakowanie i rozpakowywanie. .................................................................................................................................................... 9
Planowanie instalacji urządzenia. ............................................................................................................................................... 9
Określenie trasy kabla obwodowego. ........................................................................................................................................11
Metoda powrotu do stacji ładującej. ...........................................................................................................................................11
Przygotowanie szybkiego powrotu robota do stacji ładującej. .................................................................................................. 12
Przygotowanie i odgraniczanie stref pracy. ...............................................................................................................................13
Instalacja kabla obwodowego. .................................................................................................................................................. 17
Instalacja stacji ładującej i zasilacza. ........................................................................................................................................ 18
Ładowanie akumulatorów przy pierwszym użyciu. ...................................................................................................................19
Regulacje.................................................................................................................................................................................... 20
Zalecenia dotyczące regulacji. .................................................................................................................................................. 20
Regulacja wysokości ścinania................................................................................................................................................... 20
Użytkowanie i praca. ................................................................................................................................................................. 21
Zasady obowiązujące podczas użytkowania. ...........................................................................................................................21
Opis komend robota. ................................................................................................................................................................. 21
Dostęp do menu. ....................................................................................................................................................................... 21
Sterowanie. ............................................................................................................................................................................... 22
Ustawienia - tryby programowania. ........................................................................................................................................... 24
Rozkład pracy – tryby programowania. ..................................................................................................................................... 25
Strefy drugorzędne - tryb programowania................................................................................................................................. 26
Bezpieczeństwo - tryb programowania. .................................................................................................................................... 26
Sposób użytkowania - tryb programowania. ............................................................................................................................. 27
Opcje językowe - tryby programowania. ................................................................................................................................... 27
Wprowadzenie do użytkowania – tryb automatyczny. ............................................................................................................... 27
Bezpieczne zatrzymanie robota. ............................................................................................................................................... 28
Automatyczny powrót do stacji ładującej. .................................................................................................................................28
Użytkowanie robota w strefach zamkniętych niewyposażonych w stację ładującą. ................................................................. 28
Wprowadzanie hasła. ................................................................................................................................................................ 29
Wizualizacja wyświetlacza w fazie pracy. ................................................................................................................................. 29
Przedłużony czas nieaktywności i ponowne wprowadzenie do użytku. .................................................................................... 30
Ponowne ładowanie akumultora po długim okresie nieaktywności........................................................................................... 31
Wskazówki dotyczące użytkowania. ......................................................................................................................................... 32
Konserwacja codzienna. ........................................................................................................................................................... 32
Zalecenia co do konserwacji. .................................................................................................................................................... 32
Tabela przedziałów czasowych zaplanowanej konserwacji okresowej. .................................................................................... 32
Czyszczenie robota. .................................................................................................................................................................. 33
Wyszukiwanie uszkodzeń. ........................................................................................................................................................ 34
Awarie, ich przyczyny i środki zaradcze. ................................................................................................................................ 34
Wymiana części składowych. ................................................................................................................................................... 37
Zalecenia co do wymiany części. .............................................................................................................................................. 37
Wymiana akumulatorów. ........................................................................................................................................................... 37
Wymiana ostrza tnącego. .......................................................................................................................................................... 37
Utylizacja robota........................................................................................................................................................................ 38
PRZYKŁAD OGRODU. ............................................................................................................................................................... 39
Deklaracja zgodności we. ......................................................................................................................................................... 43
PL
Zabronione jest powielanie, również częściowe, tego dokumentu bez pisemnego upoważnienia Producenta. Producent
zobowiązuje się do wprowadzania ciągłych ulepszeń i zastrzega sobie prawo do dokonywania modykacji bez obowiązku
wcześniejszego powiadamiania, pod warunkiem że nie będzie to stwarzało zagrożeń dla bezpieczeństwa. © 2008 – Autor
tekstów, ilustracji i układu gracznego: Tipolito La Zecca. Teksty mogą być powielane, w całości lub w części, pod warunkiem
że zostanie przytoczone nazwisko autora.
MD-CT-RO-09-R2.2 - PL - 10-2018
1
Instrukcja obsługi
Page 2
INFORMACJE OGÓLNE
CEL INSTRUKCJI OBSŁUGI
Ta instrukcja obsługi, stanowiąca integralną część urządzenia, została opracowana przez Producenta w celu dostarczenia
•
niezbędnych informacji osobom upoważnionym do jego obsługiwania podczas przewidywanego okresu jego trwałości
użytkowej.
Oprócz zastosowania dobrych technik pracy, odbiorcy informacji muszą przeczytać je uważnie i stosować je w rygorystyczny
•
sposób.
Te informacje są dostarczone przez Producenta w jego ojczystym języku (włoskim) i mogą być przetłumaczone na inne języki
•
w celu spełnienia wymogów prawnych i/lub handlowych.
Przeczytanie tych informacji pozwoli na uniknięcie zagrożeń zdrowotnych i zagrożeń związanych z bezpieczeństwem osób
•
oraz szkód materialnych.
Należy przechowywać tę instrukcję obsługi przez cały okres trwałości użytkowej urządzenia w widocznym i łatwo dostępnym
•
miejscu, aby była ona zawsze do dyspozycji, kiedy zajdzie potrzeba posłużenia się nią.
Pewne informacje i ilustracje zawarte w tym podręczniku nie muszą dokładnie odpowiadać posiadanemu przez Państwa
•
urządzeniu; nie zaważa to jednak na ich wartości użytkowej.
Producent zastrzega sobie prawo do wprowadzania modykacji bez obowiązku wcześniejszego powiadamiania o tym.
•
W celu oznaczenia pewnych części tekstu o znaczącej ważności lub w celu wskazania pewnych ważnych specykacji,
•
zostały zastosowane pewne symbole, których znaczenie zostanie opisane poniżej.
PL
Niebezpieczeństwo – Uwaga
Symbol wskazuje sytuacje o dużym stopniu zagrożenia, których zignorowanie może doprowadzić do
poważnych zagrożeń dla zdrowia i bezpieczeństwa osób.
Środki ostrożności - Ostrzeżenie
Symbol wskazuje sytuacje wymagające odpowiedniego zachowania w celu uniknięcia zagrożenia dla zdrowia
i bezpieczeństwa osób oraz szkód materialnych.
Ważne
Symbol wskazuje informacje techniczne o dużej ważności, które nie mogą być ignorowane.
Instrukcja obsługi
2
Page 3
IDENTYFIKACJA PRODUCENTA I URZĄDZENIA
Serial Number :
Manufactured by
Xxxxxxxxxxxxxxxxxx, Xxxxxxxxxxxxxxxxx
XXXXX Xxxxxxxxxxxxxxxxxxxxxxxx (XX) - XXXX
XXXXXXXXXXXXXX
MODEL
TYPE MFG
(C) Rok
produkcji
(C) wersja
(C) Model
(B) Oznaczenie
zgodności CE
(A) Identyfikacja Producenta
(D) Dane techniczne
(C) Numer tabliczki
znamionowej
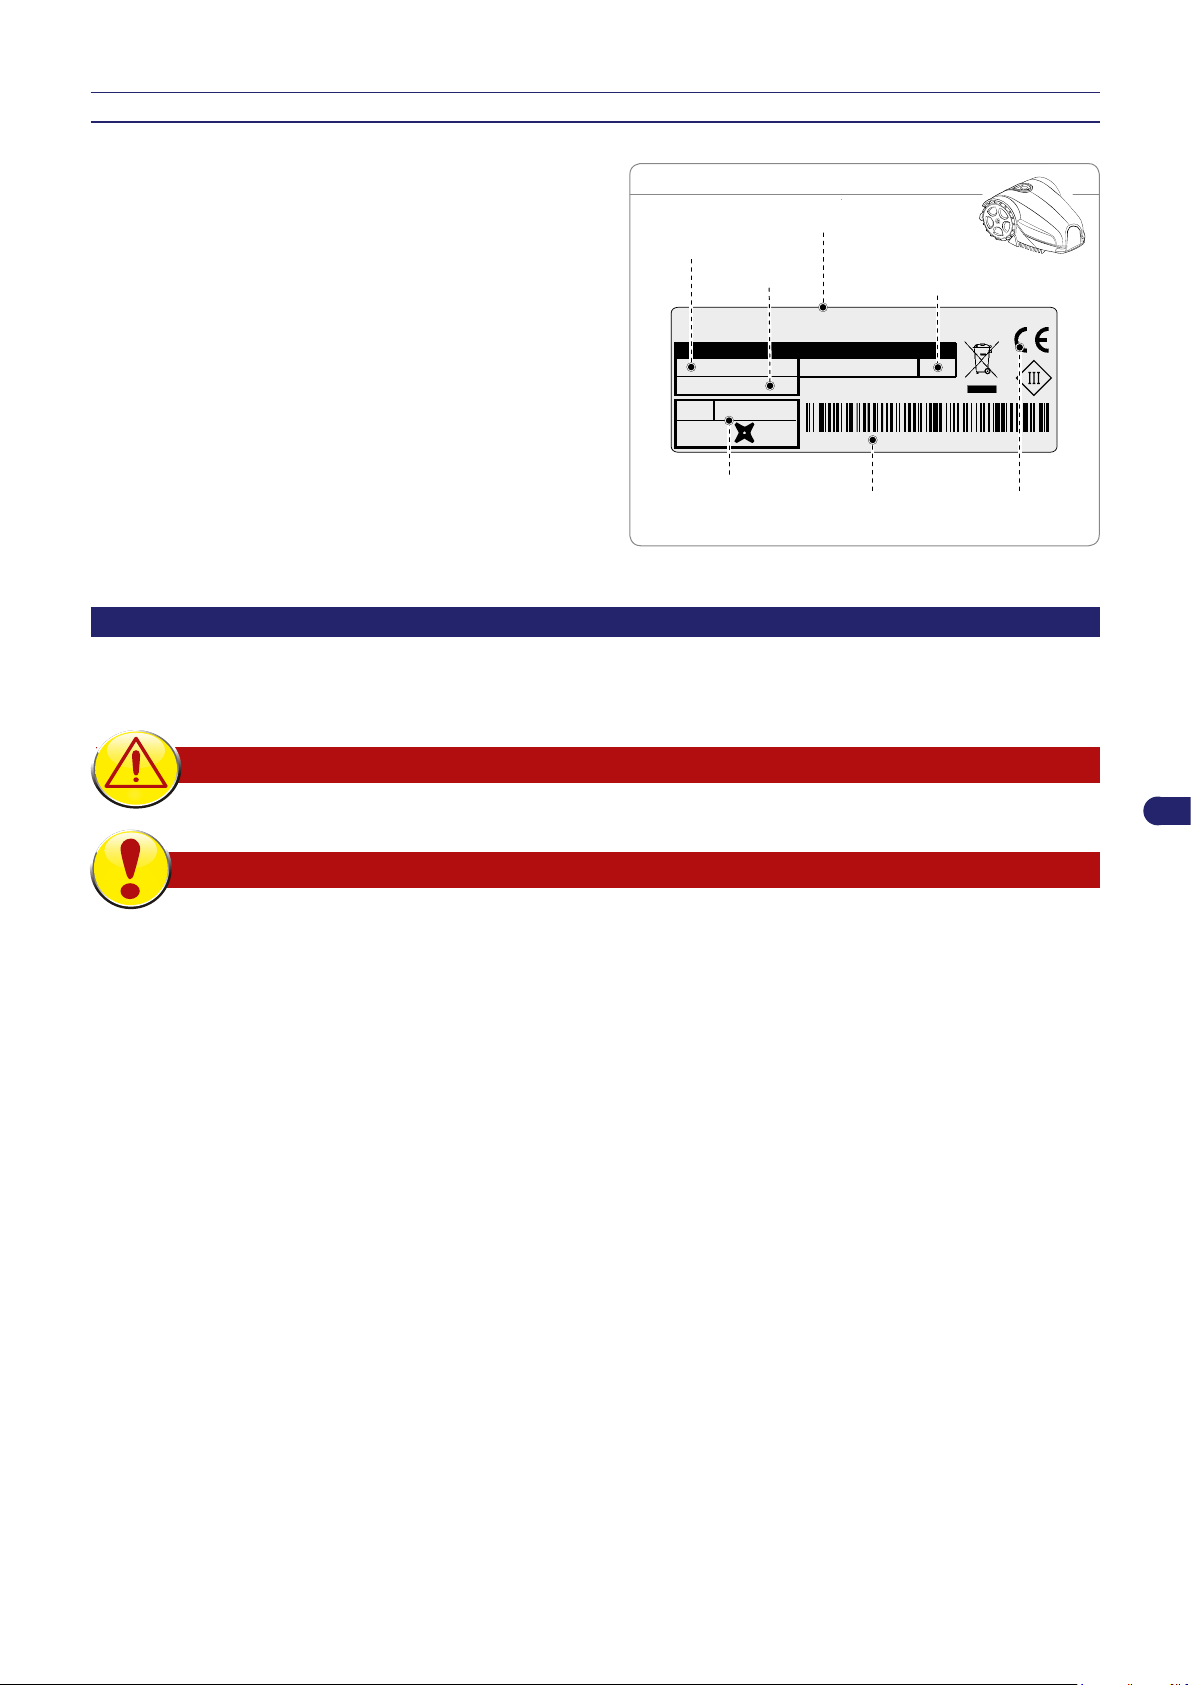
TABLICZKA IDENTYFIKACYJNA
Tabliczka identykacyjna jest umieszczona bezpośrednio na
urządzeniu. Na tabliczce zostały wskazane wszelkie istotne
informacje i zalecenia niezbędne do bezpiecznej eksploatacji.
W razie zaistnienia takiej potrzeby należy zwrócić się do Serwisu
Technicznego Producenta lub do jakiegokolwiek autoryzowanego
centrum serwisowego.
W razie konieczności skorzystania z serwisu technicznego, należy
podać dane wskazane na tabliczce identykacyjnej, przybliżony
łączny czas użytkowania i rodzaj powstałego uszkodzenia.
A. Identykacja Producenta.
B. Oznaczenie zgodności CE.
C. Model i wersja / numer tabliczki znamionowej / rok produkcji.
D. Dane techniczne. napięcie, prąd, stopień ochrony, ciężar,
szerokość koszenia.
INFORMACJE DOTYCZĄCE BEZPIECZEŃSTWA
Producent zwrócił szczególną uwagę na zagadnienia, które mogą stwarzać zagrożenie dla bezpieczeństwa i zdrowia osób
stykających się z urządzeniem. Celem niniejszej informacji jest uwrażliwienie użytkowników na zachowanie najwyżej uwagi, aby
zapobiec możliwym zagrożeniom.
NINIEJSZY PRODUKT ZOSTAŁ WYPOSAŻONY W OSTRZE. NIE JEST ZABAWKĄ!
Zapoznać się uważnie z treścią niniejszej instrukcji, a w szczególności z informacjami
•
dotyczącymi bezpieczeństwa. Upewnić się, że zostały prawidłowo zrozumiane. Urządzenie
wykorzystywać wyłącznie do celów określonych przez producenta. Stosować się rygorystycznie
do instrukcji dotyczących działania, konserwacji i napraw.
Podczas działania robota sprawdzić,czy w polu operacyjnym nie znajdują się osoby, a zwłaszcza
•
dzieci, osoby starsze i niepełnosprawne oraz zwierzęta domowe. W przeciwnym przypadku
zaprogramować pracę robota na godziny, w których w stree działania nie przebywają osoby.
Jeżeli w pobliżu robota przebywają zwierzęta domowe, dzieci lub inne osoby, nadzorować
jego pracę. Jeżeli na trasie przebiegu robota znajdzie się osoba lub zwierzę, natychmiast
zatrzymać jego pracę.
Nadzorować urządzenie podczas pracy w nieogrodzonych obszarach roboczych, do których
•
trudno dotrzeć.
W przypadku pracy w miejscach publicznych wokół obszaru roboczego kosiarki należy umieścić
•
znaki ostrzegawcze. Na znakach należy umieścić następujący tekst:‟Uwaga! Automatyczna
kosiarka do trawy! Zachować odstęp od maszyny! Nie pozostawiać dzieci bez opieki!”
Robot nie może być obsługiwany przez dzieci lub osoby o ograniczonych zdolnościach
•
zycznych, czuciowych lub umysłowych, nieposiadające doświadczenia i/lub wiedzy, chyba
że będą one nadzorowane przez osobę odpowiedzialną za ich bezpieczeństwo lub zostaną
pouczone w zakresie obsługi urządzenia. Nadzór nad dziećmi jest konieczny, aby upewnić się,
że nie bawią się urządzeniem.
Nie zezwalać na użytkowanie robota osobom, które nie posiadają wiedzy w zakresie jego
•
działania i zachowania.
PRZEPISY BEZPIECZEŃSTWA
PL
Operatorzy dokonujący konserwacji i napraw powinni być zaznajomieni z charakterystyką
•
urządzenia i zasadami bezpieczeństwa. Przed rozpoczęciem użytkowania robota zapoznać się
uważnie z instrukcją operatora i upewnić się, że została w pełni zrozumiana.
3
Instrukcja obsługi
Page 4
Używać wyłącznie oryginalnych części zamiennych. Nie modykować budowy robota.
•
Nie dokonywać ingerencji w jego obrębie, nie usuwać ani nie omijać zamontowanych
urządzeń bezpieczeństwa. Producent nie ponosi żadnej odpowiedzialności z tytułu używania
nieoryginalnych części zamiennych. Nieprzestrzeganie tego wymogu może skutkować
poważnym zagrożeniem dla bezpieczeństwa i zdrowia osób.
Sprawdzić, czy na trawniku nie ma zabawek, wyposażenia, gałęzi, odzieży lub innego rodzaju
•
przedmiotów, które mogłyby uszkodzić noże. Ewentualne przedmioty na trawniku mogą
również uszkodzić lub spowodować blokadę robota.
Zabrania się siadania na robocie. Nie podnosić robota w celu kontroli noża lub nie przenosić
•
go w trakcie pracy. Nie wsuwać dłoni ani stóp pod urządzenie, gdy jest ono w ruchu.
Nie używać robota gdy włączone jest urządzenie nawadniające. W takim przypadku
•
zaprogramować robota i urządzenie nawadniające, w taki sposób, aby nie działały jednocześnie.
Nie myć robota strumieniami wody pod ciśnieniem i nie zanurzać częściowo ani całościowo w
wodzie, ponieważ nie jest on wodoszczelny.
Przed rozpoczęciem jakiejkolwiek regulacji lub konserwacji, leżących w zakresie użytkownika,
•
odłączyć zasilanie elektryczne i włączyć urządzenie bezpieczeństwa. Używać środków ochrony
indywidualnej przewidzianych przez producenta. W szczególności, podczas prac dotyczących
noża do cięcia używać rękawic ochronnych.
Czyszczenie i konserwacja, których wykonanie leży w zakresie użytkownika, nie mogą być
•
wykonywane przez dzieci bez nadzoru.
Nie używać robota gdy nóż jest uszkodzony. Wymienić nóż tnący.
•
PL
Nie używać robota, gdy części zewnętrzne są uszkodzone. W razie stwierdzenia uszkodzeń
•
mechanicznych, część należy wymienić.
Nie używać robota gdy uszkodzony jest kabel zasilania transformatora. Uszkodzony kabel
•
stwarza zagrożenie zetknięcia się z komponentami pod napięciem. Kabel powinien zostać
wymieniony przez producenta lub jego serwis techniczny albo przez osobę z podobnymi
kwalikacjami, w taki sposób, aby zapobiec każdemu rodzajowi ryzyka.
Jeżeli podczas eksploatacji zostanie stwierdzone zużycie kabla zasilania, nacisnąć przycisk
•
„STOP”, aby zatrzymać robota. Wysunąć wtyczkę zasilania z gniazda elektrycznego.
Regularnie dokonywać kontroli wzrokowej robota, aby sprawdzić, czy nóż, śruby montażowe
•
i mechanizm tnący nie są zużyte lub uszkodzone. Sprawdzić, czy wszystkie nakrętki, śruby i
wkręty są dobrze dokręcone, aby zapewnić dobry stan robota.
Jeżeli podczas eksploatacji wystąpią nieprawidłowe drgania, nacisnąć przycisk „STOP”, aby
•
zatrzymać robota. Wysunąć wtyczkę zasilania z gniazda elektrycznego.
Kategorycznie zabrania się ładowania robota w otoczeniu zagrożonym wybuchem lub
•
łatwopalnym.
Używać wyłącznie ładowarki i zasilacza producenta. Niewłaściwe użytkowanie może skutkować
•
porażeniem elektrycznym, przegrzaniem lub wyciekiem płynów żrących z akumulatora. W
razie wycieku płynu z akumulatora należy umyć go wodą/płynem neutralizującym. W razie
kontaktu płynu z oczami zasięgnąć porady lekarza.
URZĄDZENIA ZABEZPIECZAJĄCE ROBOTA
1. Czujnik przeszkody
W przypadku, gdy robot uderzy w masywny obiekt o wysokości większej niż 10 cm (3.94"), czujnik uderzenia zostanie aktywowany,
ruch robota w tym kierunku zostanie zablokowany, a robot wycofa się, unikając przeszkody.
2. Miernik nachylenia
Gdy robot pracuje na zboczu bardziej stromym niż maksymalnie dopuszczalne wskazane w specykacjach technicznych lub w
przypadku, gdy wywraca się, robot zatrzyma ostrze tnące.
3. Przełącznik awaryjnego zatrzymania
Znajduje się na górnej części robota, a widniejący na nim napis “STOP” jest większy, niż inne sterowania znajdujące się na
klawiaturze. Naciśnięciu przycisku w czasie działania spowoduje natychmiastowe zatrzymanie robota oraz zatrzymanie noża.
4. Ochrona przed przetężeniami
Każdy z silników napędzających (ostrza tnące i koła) jest stale monitorowany podczas pracy pod kątem wszelkich sytuacji,
które mogłyby doprowadzić do przegrzania. Kiedy zdarzy się w to silniku napędzającym koła, robot będzie próbował poruszać
Instrukcja obsługi
4
Page 5
się w przeciwnym kierunku. Jeżeli przetężenie nie ustępuje, robot zatrzyma się sygnalizując błąd. Jeśli przetężenie ujawni się
w silniku napędzającym ostrze tnące, są dwa rodzaje interwencji. Jeśli parametry mieszczą się w pierwszym zakresie wartości
granicznych, robot będzie kontynuował manewr w celu odblokowania ostrza tnącego. Jeśli wartość przetężenia znajduje się
poniżej zakresu zabezpieczającego, robot zatrzyma się i zasygnalizuje błąd silnika.
5. Czujnik braku sygnału
W przypadku braku sygnału robot zatrzyma się automatycznie.
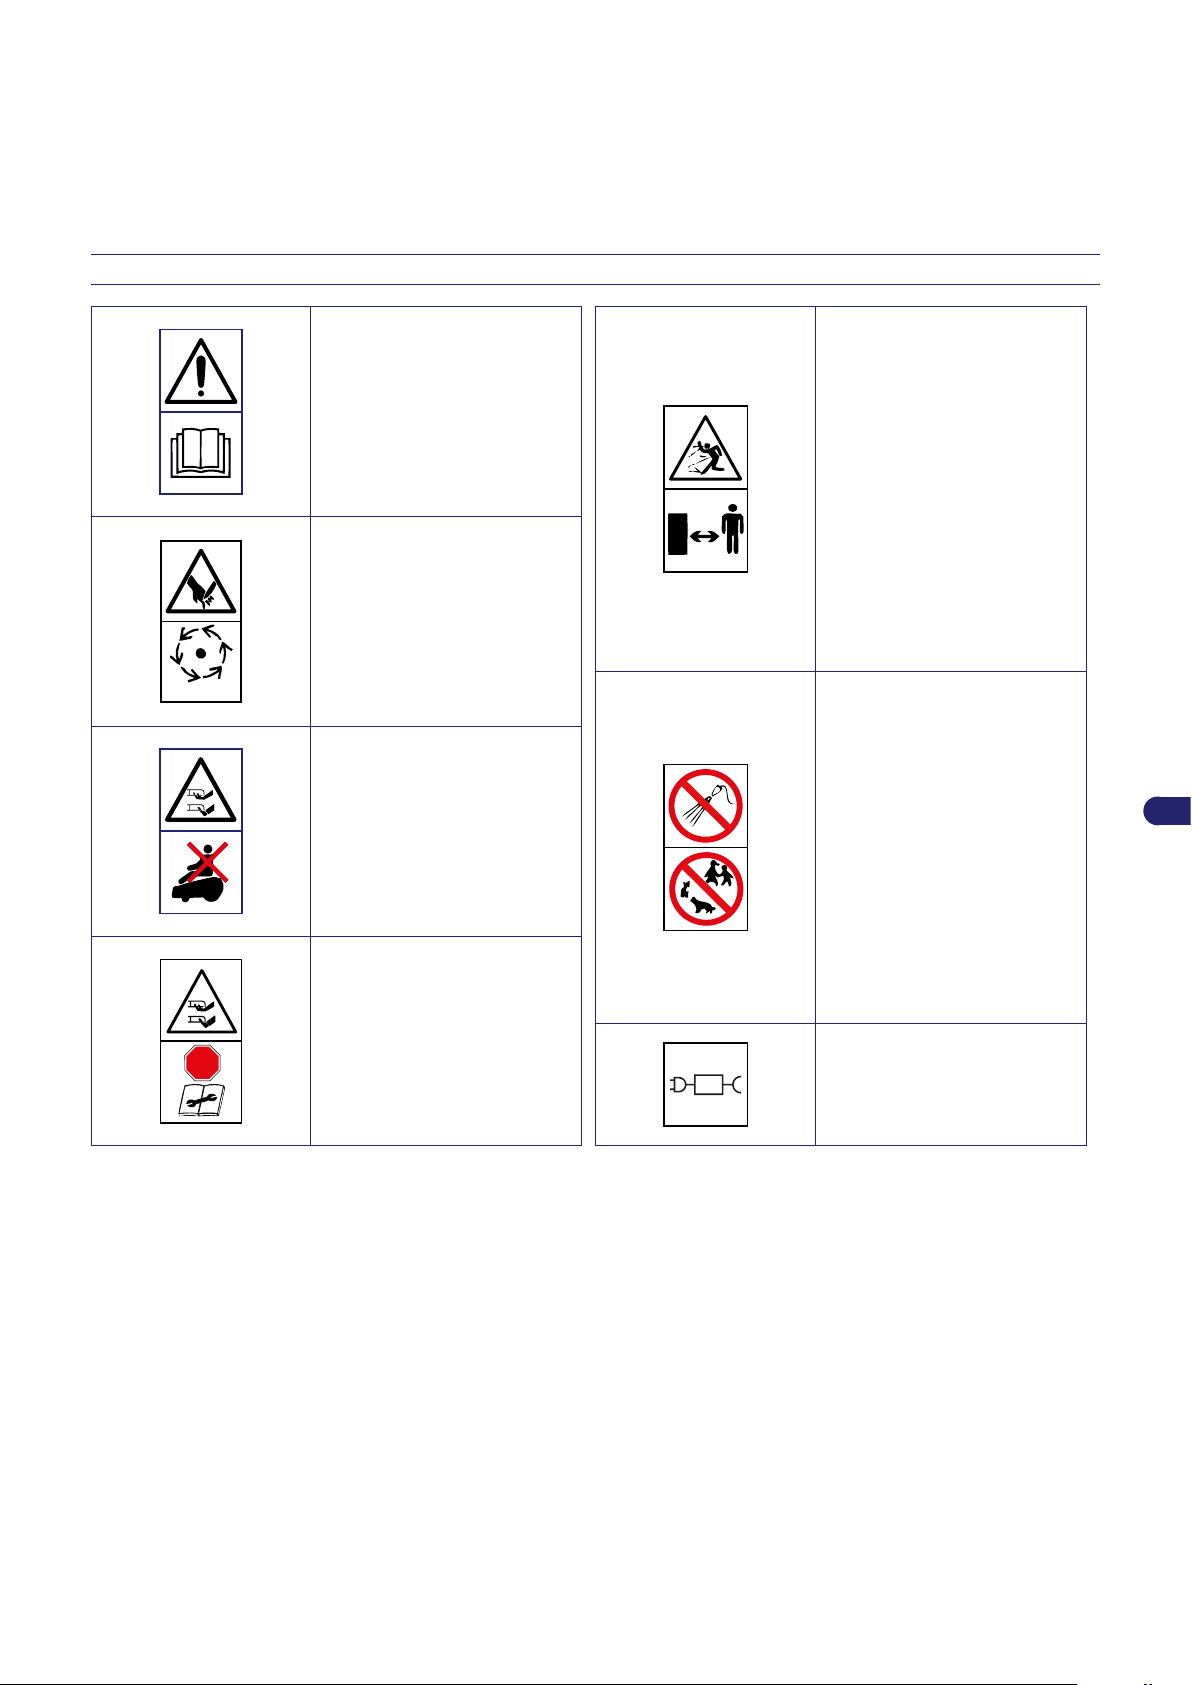
ZNAKI OSTRZEGAJĄCE PRZED NIEBEZPIECZEŃSTWEM
Zachować bezpieczną
odległość od maszyny w czasie
jej działania.
Przed użyciem maszyny
STOP
należy przeczytać i pojąć treść
instrukcji obsługi.
Nie dotykać noża obrotowego,
nie wkładać rąk czy stóp
pod pracujące urządzenie.
Należy zaczekać na
całkowite zatrzymanie noża
i części obrotowych przed
wykonywaniem czynności pod
podwoziem urządzenia.
W czasie funkcjonowania
robota należy upewnić się, czy
w stree pracy nie przebywają
osoby postronne (zwłaszcza
dzieci lub osoby starsze lu
niepełnosprawne) i zwierzęta
domowe. Oddalić dzieci,
zwierzęta domowe i inne
osoby na bezpieczną odległość
od pracującej maszyny. Aby
uniknąć takich zagrożeń, należy
zaprogramować pracę robota w
stosownych porach.
Ostrzeżenie! Nie należy czyścić
lub myć maszyny strumieniem
wody.
STOP
Nie wchodzić na maszynę.
Uruchomić urządzenie
zabezpieczające przed
wykonaniem jakichkolwiek
prac na maszynie lub przed jej
podniesieniem.
W czasie funkcjonowania
robota należy upewnić się, czy
w stree pracy nie przebywają
osoby postronne (zwłaszcza
dzieci lub osoby starsze lu
niepełnosprawne) i zwierzęta
domowe. Oddalić dzieci,
zwierzęta domowe i inne
osoby na bezpieczną odległość
od pracującej maszyny. Aby
uniknąć takich zagrożeń, należy
zaprogramować pracę robota w
stosownych porach.
Używać robota wyłącznie
z wykorzystaniem modeli
zasilaczy podanych w „Danych
technicznych”, w rozdziale
„Informacje techniczne”.
PL
5
Instrukcja obsługi
Page 6
INFORMACJE TECHNICZNE
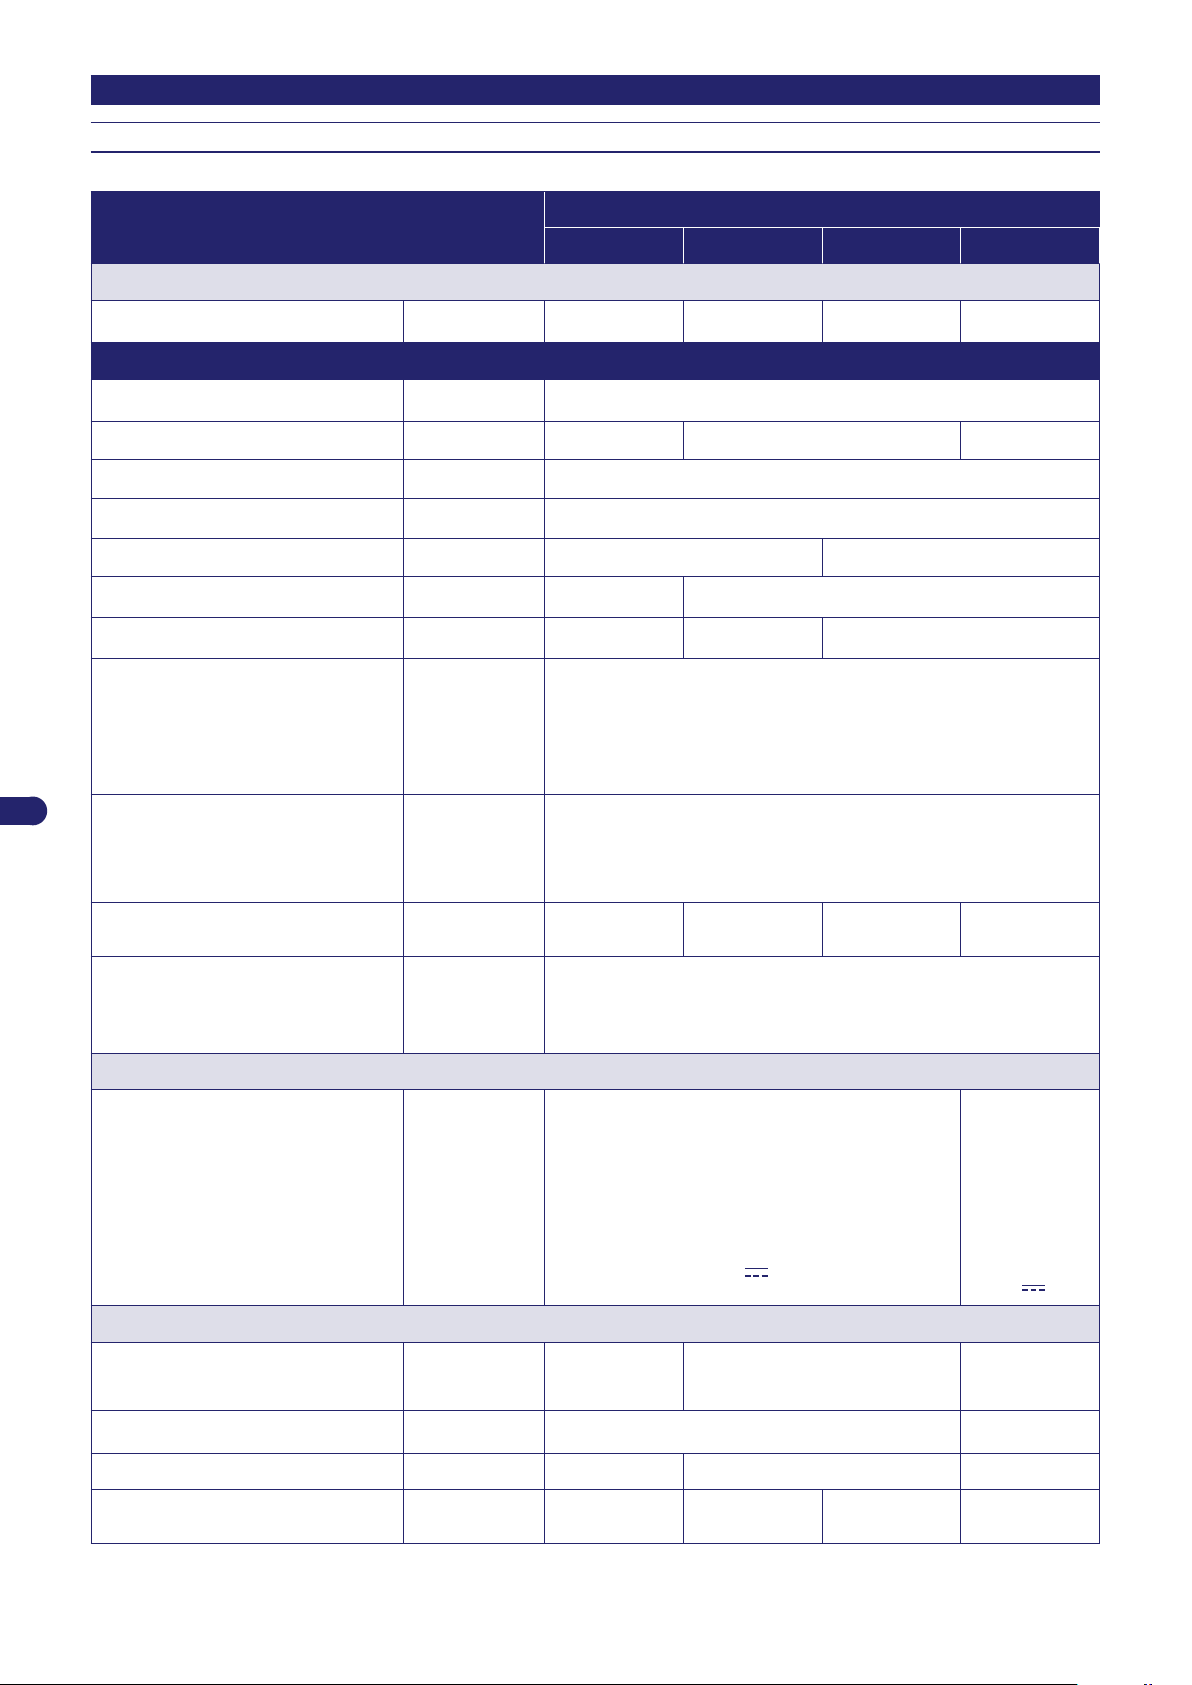
DANE TECHNICZNE
800
Model
1100
(11836 ')
2000
(21520 ‘)
Opis
Maksymalna zalecana powierzchnia koszonego obszaru
2
Wydajność robocza ( -20%(*)) m
Właściwości techniczne
Wymiary (Szerokość x Wysokość x
Głębokość)
Waga robota wraz z akumulatorem kg 9,5 9,8 10,1
Wysokość ścinania (Min.-Max) mm (") 25-60 (0,98-2,36 ")
Średnica ostrza mm (") 250 (9,84 ")
Silniki szczotkowe bezszczotkowe
Szybkość ostrza tnącego Obr. na min. 2400 2800
Prędkość przemieszczania Metry/minutę 25 (82 ') 28 (91 ') 30 (98.43 ')
Maksymalne zalecane i
dopuszczalne nachylenie terenu (*)
(sq ')
mm 537x415x252
%
7030BA0 7030DE0 7030EL0 7030ES0
500
(5380 ')
45% Dopuszczalne, w zależności od stanu powierzchni trawiastej i
zainstalowanych akcesoriów.
Maksymalne zalecane i dopuszczalne nachylenie terenu wynosi
35%. W warunkach równego trawnika.
20% W pobliżu zewnętrznego krańca trawnika lub kabla obwodowego.
(8608 ')
PL
ROBOT:
Temperatura otoczenia przy pracy Max °C
Poziom mocy zmierzonego
akustycznej
Klasa ochrony przed wodą IP
Właściwości elektryczne
Ładowarka (dla akumulatorów
litowych)
Typ akumulatora i ładowarki
Akumulator litowo-jonowy
wielokrotnego ładowania
(napięcia znamionowego)
Ładowarka akumulatora 29.4 Vcc - 2.0 A
Czas trwania ładowania hh:mm 1:15 2:00 3:00
dB(A) 57 57 59 59
STACJA ŁADUJĄCA:
ŁADOWARKA AKUMULATORA:
25.9V -
1x2.5 Ah
-10°(14 F.) (Min) +50° (122 F.) (Max)
-10°(14 F.) (Min) +45° (113 F.) (Max)
-10°(14 F.) (Min) +40° (104 F.) (Max)
ROBOT: IPx4
STACJA ŁADUJĄCA: IPx4
ŁADOWARKA AKUMULATORA: IPx4
Mean Well
OWA-60E-30ZCT
Wejście:
100 - 240 V~; 1.2 A;
50/60 Hz; Klasa 2
Wyjście:
29.4 V
; 2.0 A
25.9V - 2x2.5 Ah
Mean Well
ELG-150-
30ZCTE
Wejście:
100 - 240 V~;
2 A; 50/60 Hz;
Klasa 1
Wyjście:
29.4 V ; 5.0 A
25.9V -
3x2.5 Ah
29.4 Vcc -
5.0 A
Średni czas pracy po całkowitym
naładowaniu (*)
(*) W zależności od stanu trawy, powierzchni trawiastej oraz złożoności obszaru koszenia.
Instrukcja obsługi
hh:mm 0:50 2:00 2:30 4:00
6
Page 7
Częstotliwości
PRACA LOSOWA
Nadajnik prowadnicy robota
Bluetooth
Wyposażenie/akcesoria/funkcje
Pasmo robocze częstotliwości (Hz) 500 - 60000
Maksymalna moc częstotliwości radiowej (dBm) < 10
Pasmo robocze częstotliwości (MHz) 2402 - 2480
Maksymalna moc częstotliwości radiowej (dBm) < 14
Zarządzane strefy, w tym strefa
główna
Zarządzanie zamkniętymi strefami niedostępny seryjny
Czujnik deszczu seryjny
Czujnik rozpoznający skoszony
trawnik - Autoprogramowanie
(patentowany)
Metoda powrotu do stacji ładującej “V-Meter” - “Za przewodem”
Przygotowanie Szybkiego Powrotu
Robota
Maksymalna długość kabla
obwodowego (orientacyjna, obliczona
na podstawie regularnego obwodu)
(*) W zależności od stanu trawy, powierzchni trawiastej oraz złożoności obszaru koszenia.
m (') 800 (2624 ‘)
2 3 4
niedostępny seryjny
seryjny
OGÓLNY OPIS URZĄDZENIA
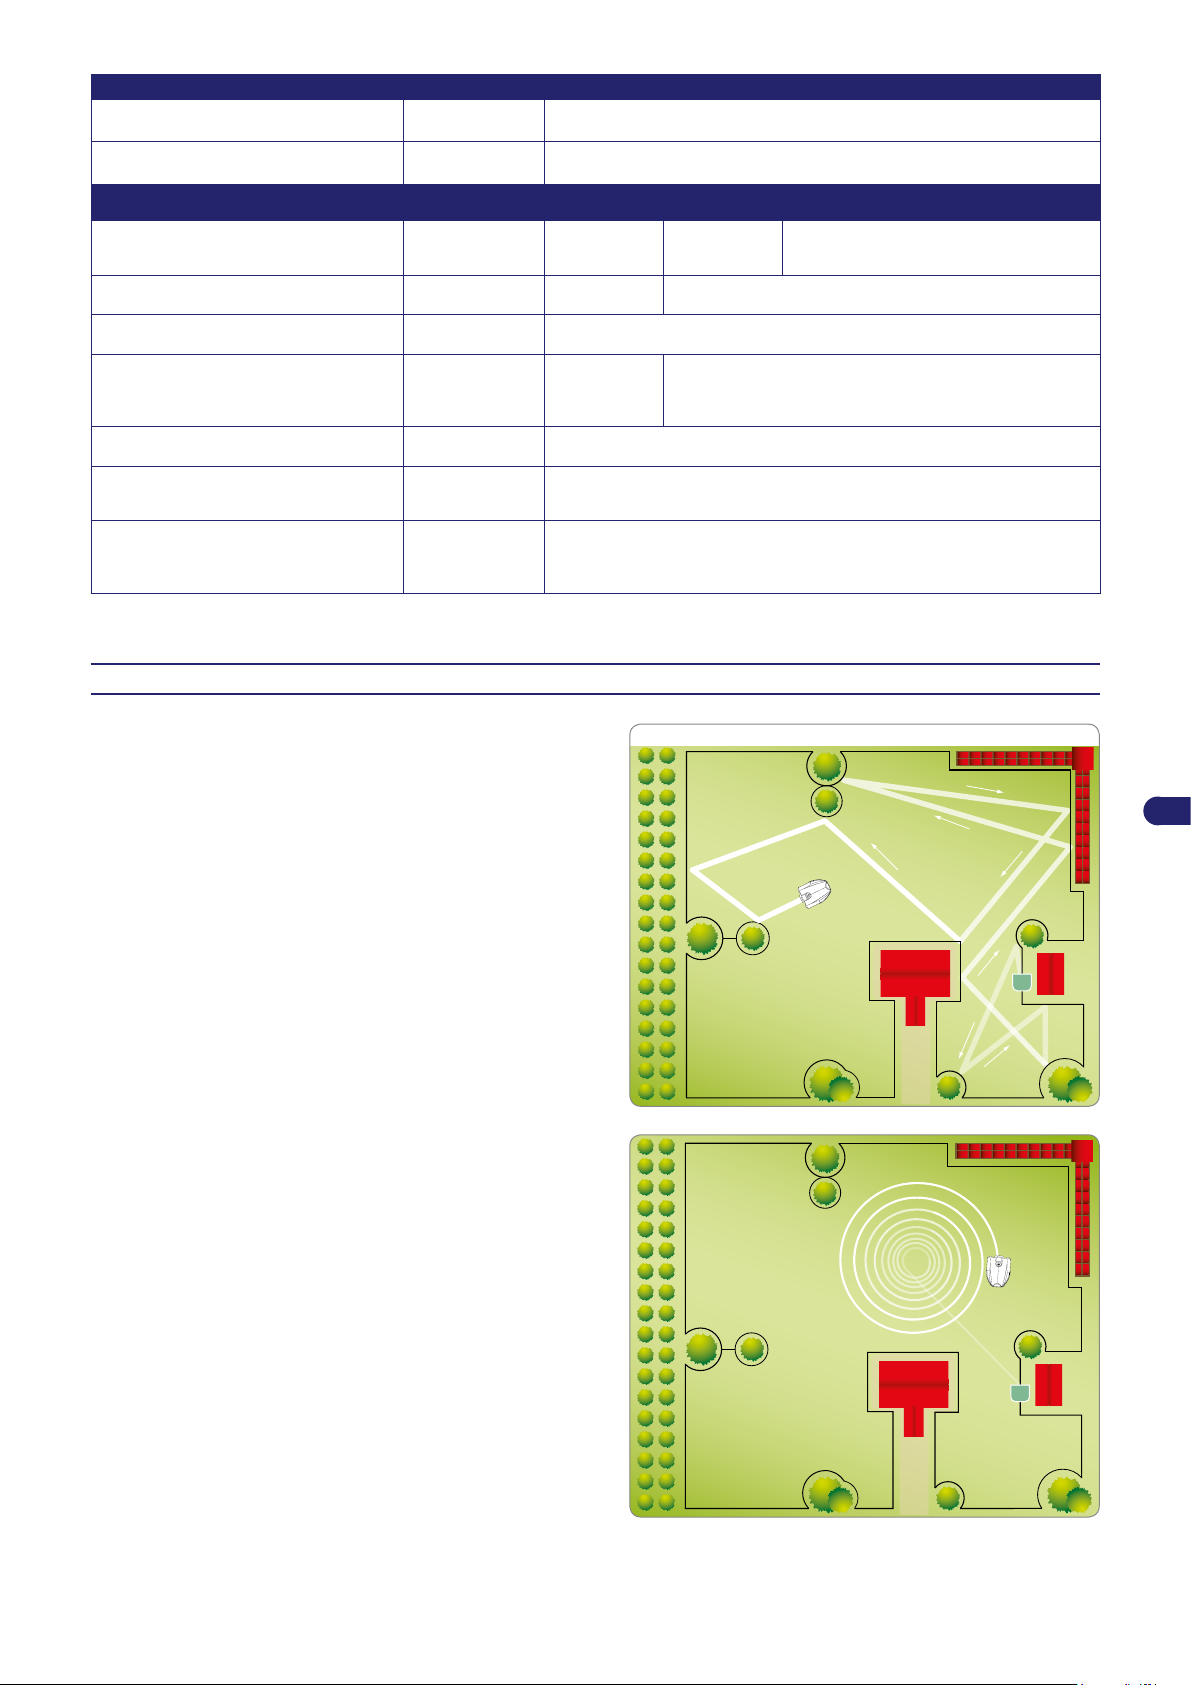
Urządzeniem jest robot zaprojektowany i skonstruowany do
automatycznego ścinania trawy w ogrodach i na trawnikach
przydomowych o dowolnej porze dnia i nocy. Jest mały,
kompaktowy, cichy i łatwy do przemieszczania.
W zależności od różnych właściwości powierzchni do koszenia,
robot może zostać zaprogramowany do wykonywania pracy w
większej ilości stref: jednej głównej i w strefach drugorzędnych (w
zależności od specykacji różnych modeli).
PL
Podczas pracy robot kosi obszar odgraniczony przez kabel
obwodowy.
Gdy robot wykryje kabel obwodowy lub napotka na przeszkodę,
zmienia swoją trasę w sposób losowy i ponownie rozpoczyna
koszenie w nowym kierunku. Robot nie wykracza poza drut
obwodowy na odległość większą, niż połowa jego długości.
W oparciu o swoją zasadę działania “losowo” robot automatycznie
kosi cały odgraniczony obszar trawnika (patrz. rysunek).
Robot jest w stanie rozpoznać obecność wyższej i/lub bardziej
gęstej trawy na obszarze ogrodu i uruchomić automatycznie, jeżeli
uzna za konieczne, ruch spiralny w celu lepszego wykończenia
ścinania trawnika. Ruch spiralny może być aktywowany również
przez operatora poprzez naciśnięcie polecenia “ENTER” podczas
gdy robot wykonuje ścinanie.
To jaką powierzchnię trawnika robot może skosić jest uzależnione
od wielu czynników:
•
•
•
•
modelu robota i rodzaju zainstalowanych akumulatorów;
charakterystyki obszaru (nieregularne obwody, niejednorodna
powierzchnia, podzielone obszary itp.);
charakterystyki trawnika (rodzaj i wysokość trawy, wilgotność
itp.);
stanu ostrza tnącego (o skutecznym poziomie naostrzenia,
nagromadzenia resztek trawy i kamienia osadowego, itp.).
7
Instrukcja obsługi
Page 8
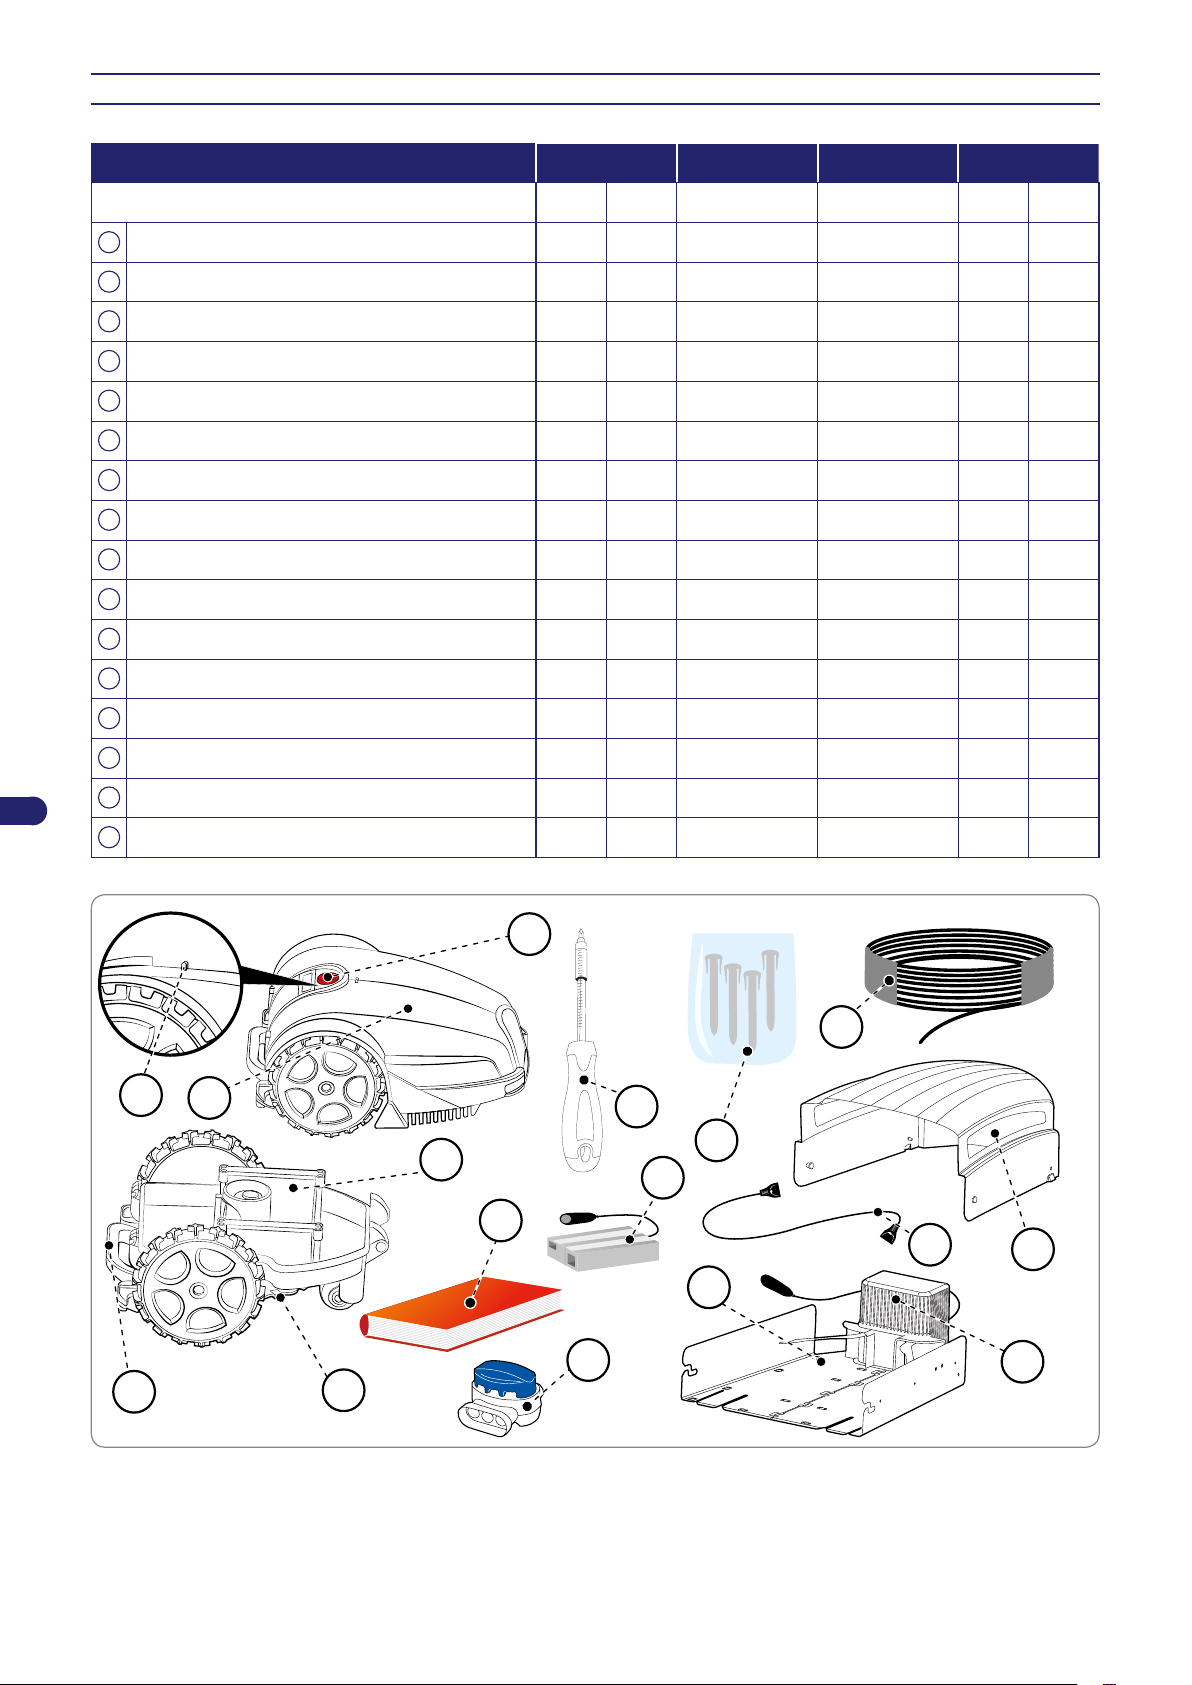
GŁÓWNE ELEMENTY
5
6
13
9
8
14
15
10
7
4
1
2
3
12
16
11
MODEL 7030BA0 7030DE0 7030EL0 7030ES0
Wersja A B B B B C
1
Robot � � � � � �
2
Klawiatura sterownicza � � � � � �
3
Czujnik deszczu � � � � � �
4
Akumulator � � � � � �
5
Uchwyt � � � � � �
6
Ostrze tnące � � � � � �
7
Zwój kabla obwodowego 100m 0 0 0 0 0
8
Szpilki mocujące 100 20 20 20 20 20
9
Kabel zasilający do zasilacza � � � � � �
10
Zasilacz � � � � � �
11
Stacja ładująca � � � � � �
PL
12
Przekaźnik � � � � � �
13
Instrukcja obsługi � � � � � �
14
Klucz do regulacji wysokości ścinania � � � � � �
15
Złącze do kabla obwodowego � - - - - -
16
Pokrywa stacji ładującej - - - - � -
Instrukcja obsługi
8
Page 9
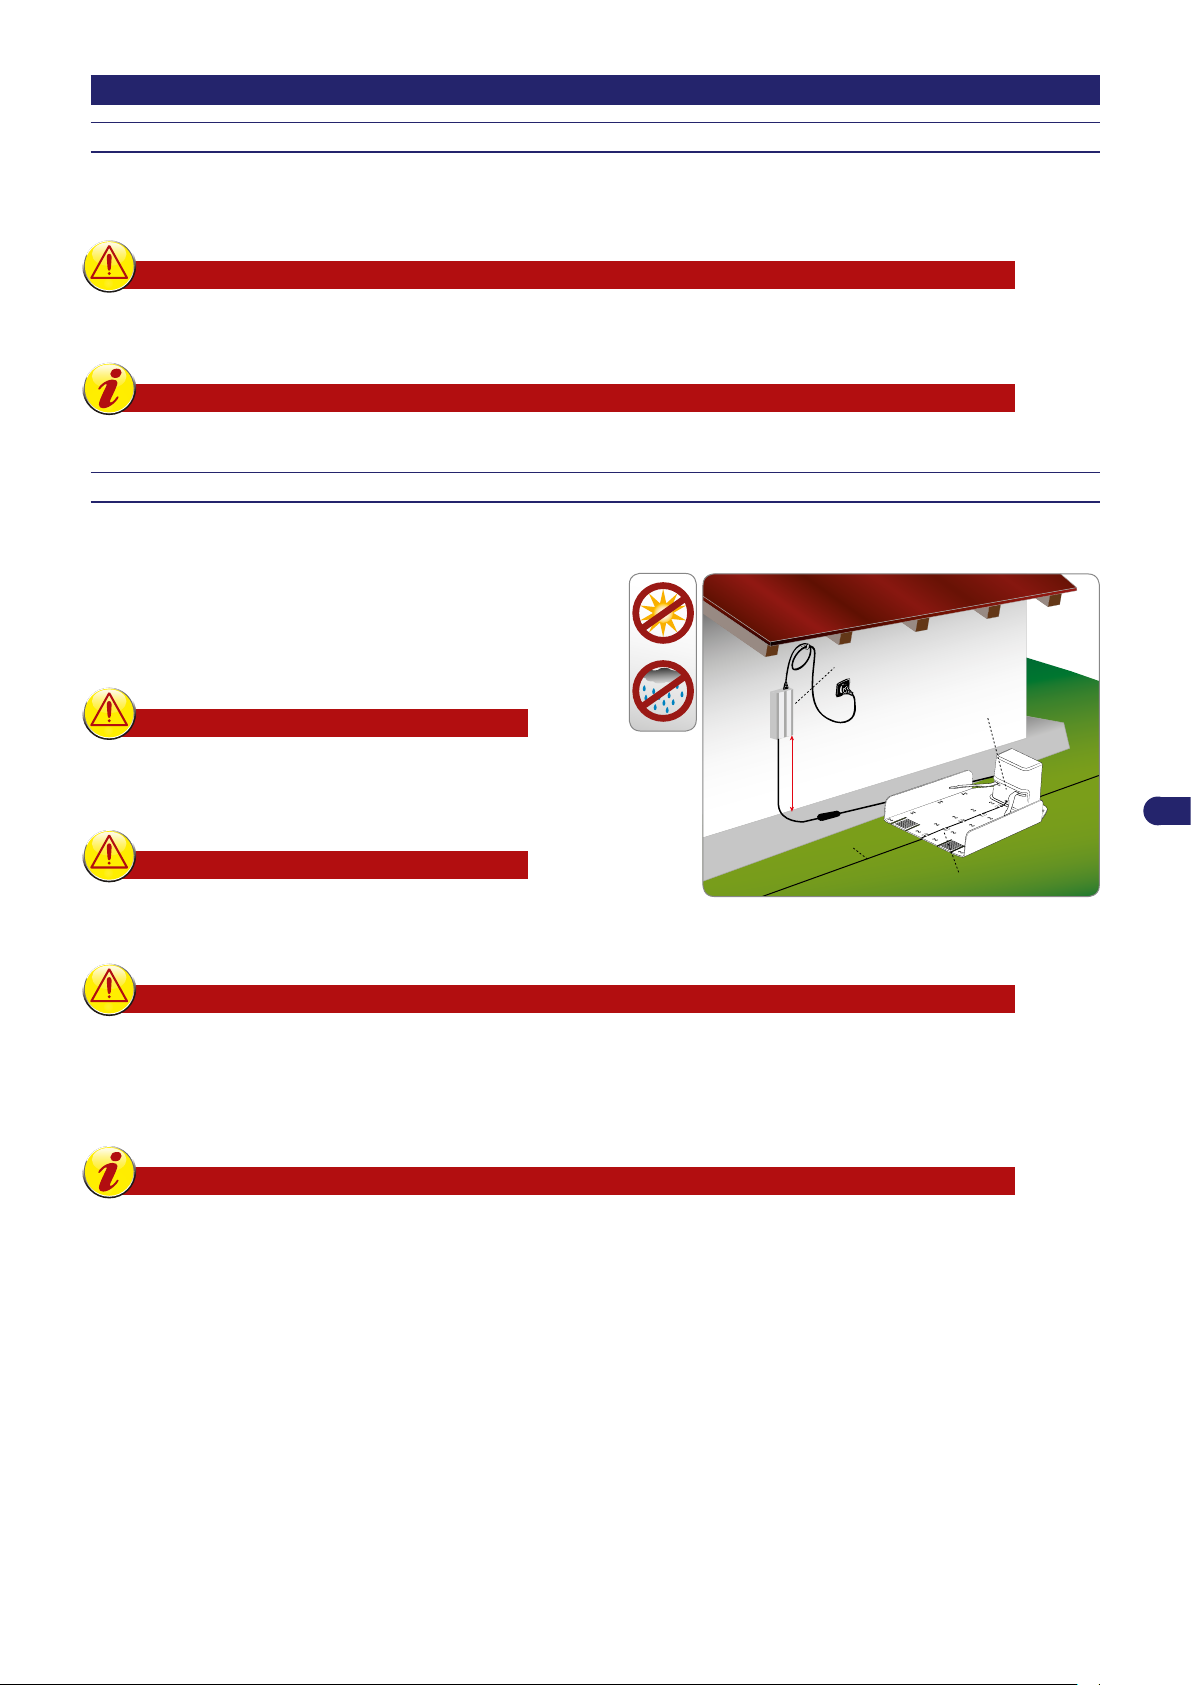
INSTALACJA
zespół zasilający
Przewód ograniczający
przekaźnik
stacja ładująca
H. min. 160 cm
/63 "
PAKOWANIE I ROZPAKOWYWANIE
Robot jest dostarczony odpowiednio zapakowany. Przy rozpakowywaniu należy go wyjąć z ostrożnością i sprawdzić integralność
części składowych.
Środki ostrożności- Ostrzeżenie
Przechowywać elementy z folii plastikowej oraz plastikowe pojemniki poza zasięgiem noworodków i małych
dzieci. Niebezpieczeństwo uduszenia!
Ważne
Należy zachować materiał opakowaniowy do użycia w przyszłości.
PLANOWANIE INSTALACJI URZĄDZENIA
Instalacja robota nie jest trudna, ale wymaga pewnego minimalnego wstępnego planowania, aby określić najlepszy obszar do
zainstalowania stacji ładującej, zasilacza i do wytyczenia trasy kabla obwodowego.
Stacja ładująca musi zostać umiejscowiona na krawędzi
•
trawnika, najlepiej w stree o większych rozmiarach, i z której
będzie łatwy dostęp do innych stref trawnika. Strefa w której
zostanie umiejscowiona stacja ładująca będzie dalej zwana
“Strefą Główną”.
Środki ostrożności- Ostrzeżenie
Należy umieścić zasilacz w stree niedostępnej dla
dzieci. Na przykład na wysokości większej niż 160
cm (63").
Środki ostrożności- Ostrzeżenie
Postępować w taki sposób, by dostęp do zasilacza
miały tylko osoby upoważnione.
Środki ostrożności- Ostrzeżenie
Podczas przyłączenia elektryczności konieczne jest, aby gniazdko prądu było ulokowane w pobliżu obszaru
instalacji. Należy upewnić się, czy przyłączenie do sieci zasilającej spełnia wymogi obowiązujących w tej
materii przepisów. Aby pracować w pełni bezpiecznie, należy upewnić się, czy instalacja elektryczna, do
której jest podłączony zasilacz jest wyposażona w dobrze działający system uziemienia. Zamontowany obwód
powinien być chroniony wyłącznikiem różnicowym (RCD) o prądzie aktywacji nie przekraczającym 30 mA.
Ważne
Zaleca się zainstalowanie zespołu w szafce dla komponentów elektrycznych (do użytkowania pod dachem
i na powietrzu), wyposażonej w zamykany na klucz zamek i dobrze wentylowanej, aby zachować właściwy
obieg powietrza.
Po zakończeniu każdego cyklu pracy robot musi być w stanie łatwo odnaleźć stację ładującą, która posłuży jako punkt
•
wyjścia dla nowego cyklu roboczego i do dotarcia do innych stref roboczych, dalej zwanych “Strefami drugorzędnymi”.
PL
Należy umiejscowić stację ładującą przestrzegając poniższych zasad:
•
obszar musi być płaski;
-
grunt musi być zwarty i stabilny z dobrym odprowadzaniem wody;
-
najlepiej w stree trawnika o największych wymiarach;
-
jeśli obecne są zraszacze, należy upewnić się, czy strumień wodny nie jest skierowany do wnętrza stacji ładującej;
-
wjazd do stacji ładującej musi być ulokowany jak pokazano na rysunku, tak aby robot mógł się do niej dostać podążając
-
za kablem obwodowym w kierunku zgodnym z ruchem wskazówek zegara;
przed bazą musi znajdować się prosty obszar na długości 200 cm (78,74");
-
ewentualne metalowe pręty, krawężniki lub przegrody znajdujące się na trawniku w pobliżu bazy mogą spowodować zakłócenia
-
sygnału. Umieścić bazę po innej stronie ogrodu lub oddalić bazę od metalowych przegród lub prętów. W celu uzyskania dalszych
informacji prosimy o zwrócenie się do Serwisu Obsługi producenta lub do jednego z autoryzowanych centrów serwisowych.
9
Instrukcja obsługi
Page 10
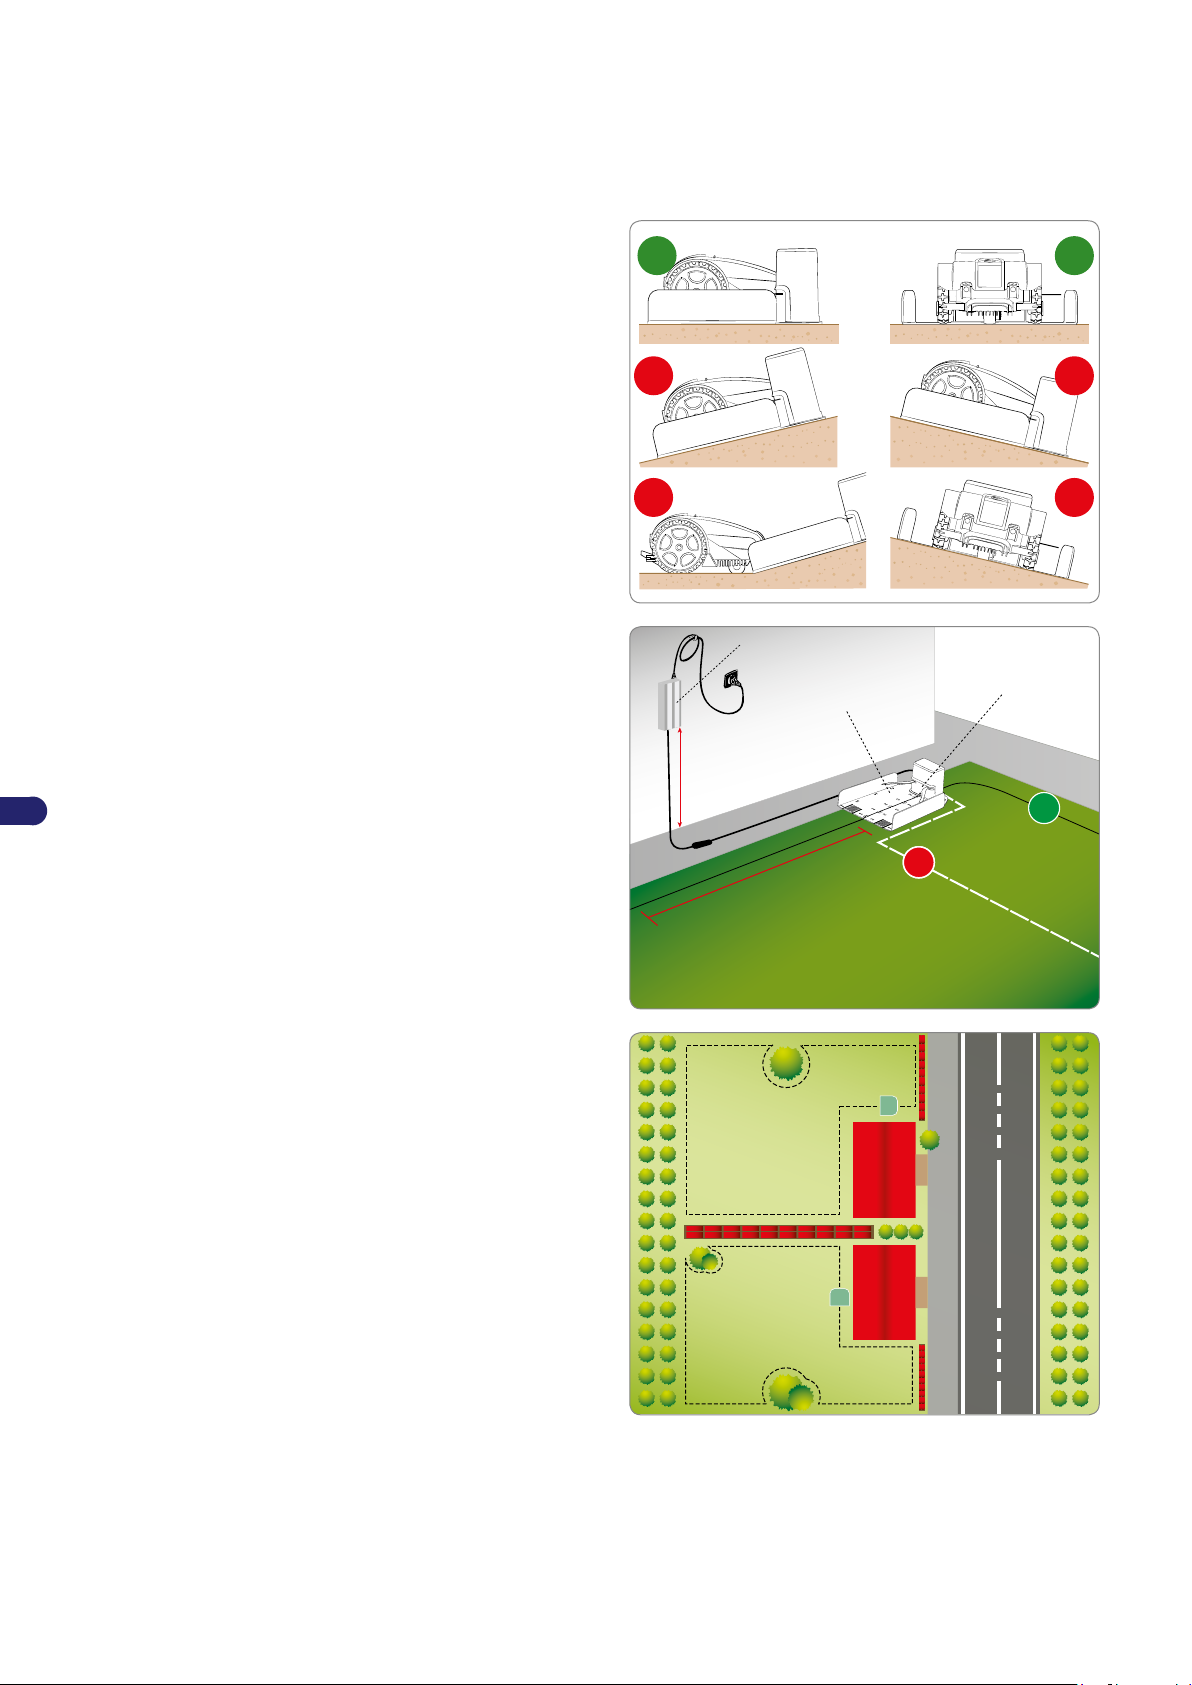
Stacja ładująca musi być dobrze przytwierdzona do podłoża. Aby zapobiec powstawaniu małego wzgórka z przodu stacji,
OK OK
NIE NIE
NIE NIE
NO
OK
zespół zasilający
Wys. min.
160 cm/ 63 "
Min. odległość
200 cm/ 78,74 "
stacja ładująca
Przewód ograniczający
Przewód ograniczający
Przekaźnik
NIE
•
umieść kawałek imitacji trawy przy wjeździe do niej jako środek zapobiegawczy. Innym rozwiązaniem jest usunięcie części
powierzchni trawiastej i zainstalowanie podstawy na poziomie trawy.
Stacja ładująca musi być przyłączona do zasilacza poprzez przewód, który musi przebiegać z dala od stacji ładującej po
•
zewnętrznej stronie obszaru ścinania.
Umiejscowić zasilacz przestrzegając następujących zasad:
•
w napowietrzonej stree i z dala od działania czynników
-
atmosferycznych oraz w miejscu nie wystawionym na
bezpośrednie działanie promieni słonecznych;
najlepiej w budynku mieszkalnym, garażu lub składziku;
-
jeżeli zostanie on umiejscowiony na zewnątrz, nie może
-
być wystawiony na bezpośrednie działanie promieni
słonecznych i wody: należy zatem zabezpieczyć go
wewnątrz wentylowanej skrzyni. Nie może on być
umiejscowiony bezpośrednio na gruncie lub w wilgotnym
środowisku;
umieścić go poza trawnikiem, nie w stree trawnika;
-
rozciągnąć nadmiar kabla, który dochodzi od stacji ładującej
-
do zasilacza. Nie skracać, ani nie przedłużać kabla.
Odcinek kabla na wejściu musi być prostoliniowy i wyosiowany
•
prostopadle w stosunku do stacji ładującej na przynajmniej
200 cm (78,74"), a odcinek na wyjściu musi być oddalony od
stacji ładującej; pozwala to robotowi na prawidłowe wejście.
PL
W przypadku zainstalowania robota w pobliżu strefy, w której został
zainstalowany inny robot (identyczny lub innego producenta), w
fazie instalacji trzeba będzie dokonać modykacji przekaźnika i
odbiornika w taki sposób, by częstotliwości na których pracują oba
roboty nie przeszkadzłay sobie wzajemnie. W takim przypadku
należy zwrócić się do najbliższego centrum serwisowego.
Instrukcja obsługi
10
Page 11
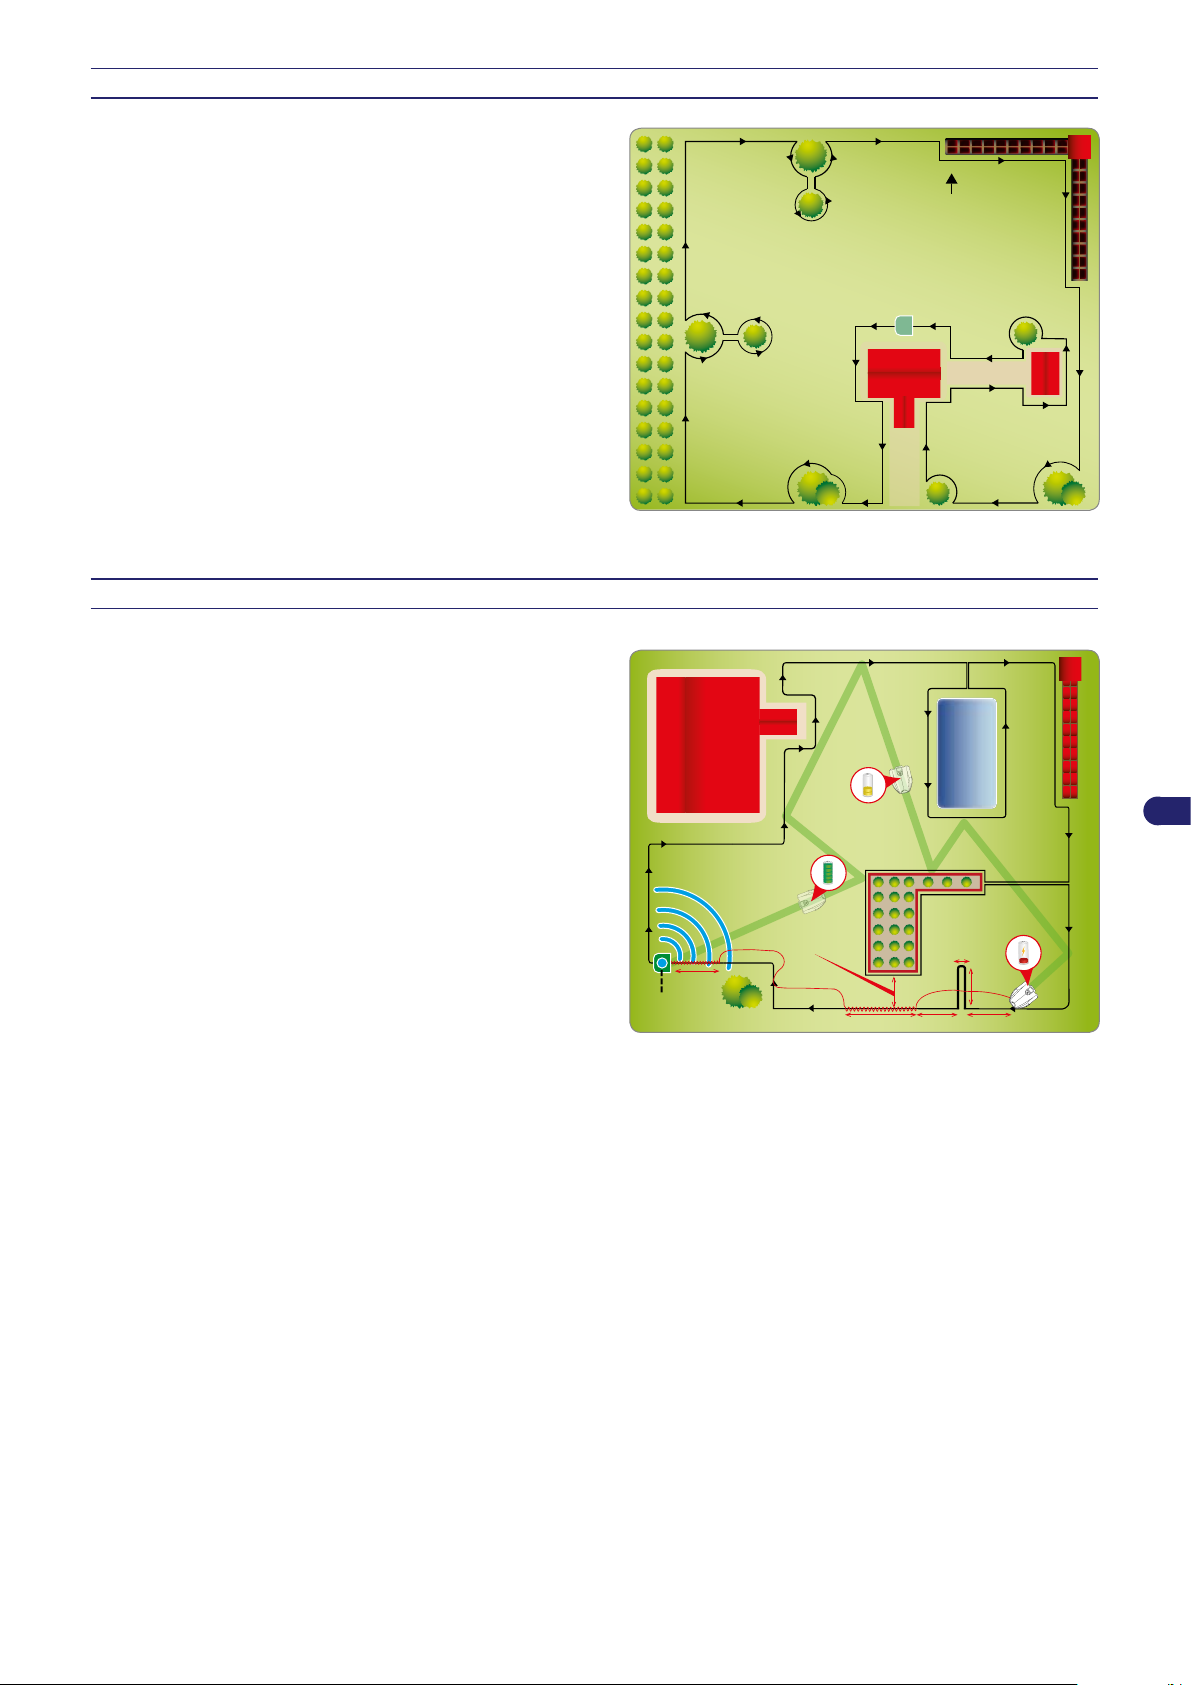
OKREŚLENIE TRASY KABLA OBWODOWEGO
rowek do układania
kabla obwodowego
Przejście
mniejsze niż 2 m.
10 mt.
5 cm.
2 mt.
2 mt.
2 mt.
1,5 mt.
stacja
ładująca
Przed przystąpieniem do układania kabla obwodowego należy
skontrolować całą powierzchnię trawnika. Oszacować ewentualne
zmiany, które należy wprowadzić na powierzchni trawiastej lub
środki ostrożności, które należy zastosować podczas układania
kabla obwodowego w celu lepszego funkcjonowania robota.
1. Należy oszacować jaka metoda powrotu do stacji ładującej
jest preferowana, posługując się zaleceniami zawartymi w
rozdziale “METODA POWROTU DO STACJI ŁADUJĄCEJ”.
2. Należy oszacować, o ile to jest potrzebne, szczególne
umieszczenie kabla obwodowego zgodnie z zaleceniami
opisanymi w rozdziale “PRZYGOTOWANIE SZYBKIEGO
POWROTU ROBOTA DO STACJI ŁADUJĄCEJ”.
3. Przygotowanie i odgraniczanie stref pracy.
4. Instalacja kabla obwodowego.
5. Instalacja stacji ładującej i zasilacza. W fazie układania kabla
obwodowego należy przestrzegać kierunku instalacji (w
kierunku zgodnym z ruchem wskazówek zegara) i kierunku
obrotu dokoła kwietnika (w kierunku przeciwnym do ruchu
wskazówek zegara). Zgodnie z tym co zostało wskazane na
rysunku.
METODA POWROTU DO STACJI ŁADUJĄCEJ
Robot może powrócić do stacji ładującej na dwa sposoby, w
zależności od konguracji menu użytkownika pod pozycją
“Ustawienia – Powrót do bazy”. Należy zastosować metodę “Po
kablu” tylko w przypadkach, gdy wewnątrz ogrodu znajduje się
dużo przeszkód oraz w pobliżu kabla obwodowego (mniej niż 2M.).
We wszystkich innych przypadkach w celu szybszego powrotu do
stacji ładującej jest preferowane stosowanie metody “V-Meter”.
“Za przewodem”. Ta metoda powrotu do stacji wskazuje robotowi
przemieszczanie się po kablu obwodowym, z umiejscowieniem kół
nad tymże kablem. Jeżeli zostanie aktywowana ta metoda nie jest
potrzebne przygotowanie (“Przywołania po kablu”), tak jak zostało
to opisane poniżej.
“V-Meter”. (Tylko na niektórych modelach, patrz “Dane
techniczne”). Po ustawieniu tej metody powrotu do stacji ładującej,
robot będzie przemieszczał się wzdłuż kabla obwodowego w
orientacyjnej odległości, która waha się od kilku cm do 1M. (3.2"),
od czasu do czasu dotykając go, szczególnie na odcinkach
nieprostoliniowych, do momentu dopóki nie rozpozna sygnał
emitowany przez stację ładowania umożliwia robotowi bezpośredni
powrót do stacji, kierując się po kablu.
W przypadku obecności wąskich przejść lub skosu do szybkiego powrotu do stacji ładującej, należy ułożyć kabel w specjalny
sposób zwany “Przywołanie po kablu”.
Jak tylko zostanie rozpoznane “Przywołanie”, robot będzie postępował za kablem obwodowym z małą prędkością i z większą
precyzją na około 10 m. (33 ‘), po to, by następnie powrócić do bazy z wykorzystaniem metody “V-Meter”, o ile nie napotka stacji
ładującej lub nie będzie zmuszony wykonać szybkiego powrotu.
Należy zastosować się do następujących zasad instalacji “Przywołania”:
“przywołanie” jest kawałkiem przewodu, który jest rozciągnięty w ogrodzie na długości 2 m. (6,6"), i w odległości 5 cm. (1,96
•
") pomiędzy kablami;
“przywołanie” musi być umiejscowione na odcinku przed wąskimi przejściami mniejszymi niż 2 M. (6,6 stopy);
•
“przywołanie” musi być umiejscowione na odcinku przed “Szybkimi powrotami”.
•
NB: Jeżeli robot nie może napotkać stacji ładującej w pewnym przedziale czasowym, będzie postępował za kablem
obwodowym w trybie “Za przewodem”.
PL
11
Instrukcja obsługi
Page 12
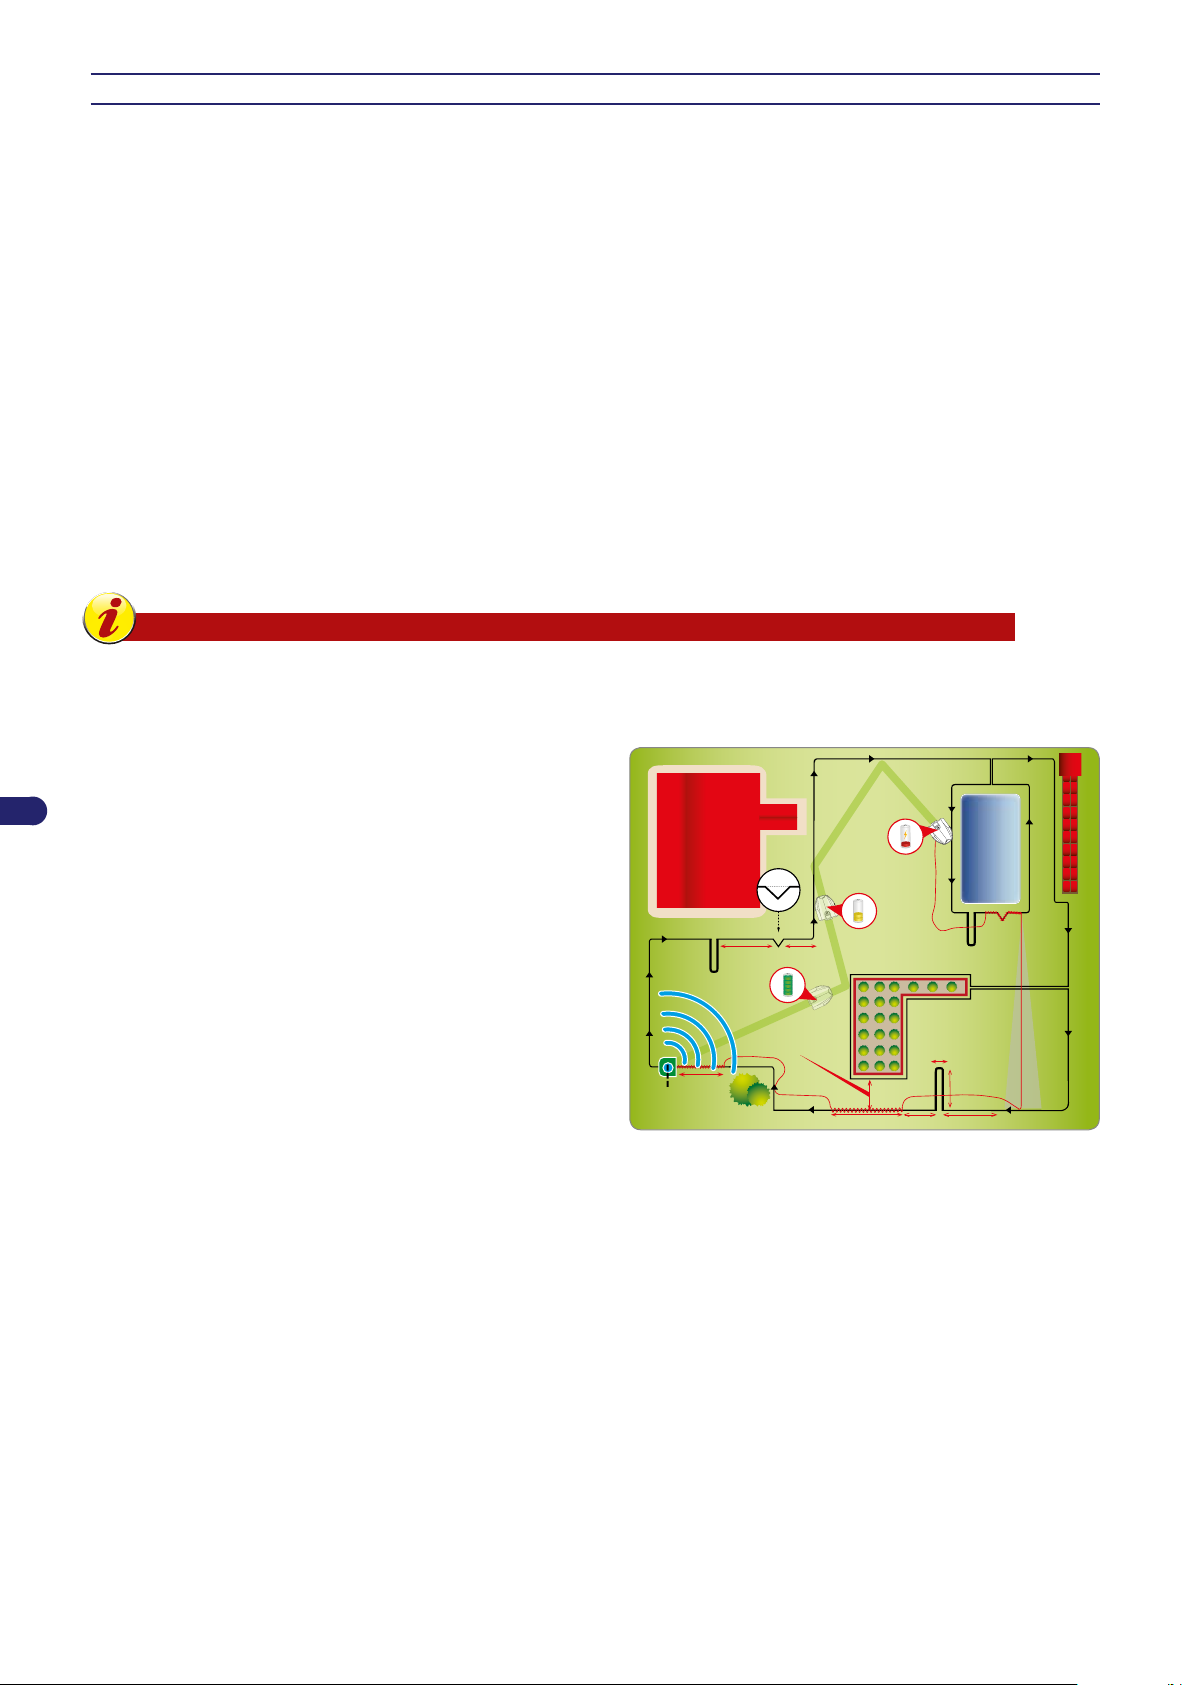
PRZYGOTOWANIE SZYBKIEGO POWROTU ROBOTA DO STACJI ŁADUJĄCEJ
40 40
50
1,5 m
Przejście
mniejsze
niż 2 m.
4-10 mt.
min. 150 cm.
10 mt.
5 cm.
2 mt.
2 mt.
2 mt.
stacja
ładująca
(Tylko na niektórych modelach, patrz “Dane techniczne”). Szybki powrót jest szczególnym ułożeniem kabla obwodowego
pozwalającym robotowi na skrócenie przejazdu powrotnego do stacji ładującej. Należy zastosować ten szczególny sposób
ułożenia kabla tylko w ogródkach, w których szybki powrót prowadzi do rzeczywistego skrócenia przejazdu i przy długości
obwodu orientacyjnie większej niż 200 m.
W celu zainstalowania szybkiego powrotu, należy umieścić kabel obwodowy w terenie, w taki sposób, by utworzyć trójkąt o
jednym boku o długości 50 cm (19,7 ") i dwóch bokach kabla obwodowego, każdy o długości 40 cm (15,75 "), tak jak zostało
wskazane na rysunku.
Robot powracając do stacji ładującej z kołami umiejscowionymi nad kablem, kiedy wykrywa ten szczególny kształt trójkąta,
przerywa bieg, obraca się orientacyjnie o 90° w stronę wnętrza ogrodu i wznawia bieg w nowym kierunku, dopóki nie napotka
kabla obwodowego na przeciwległym boku.
Należy wykonać przygotowanie szybkiego powrotu w miejscu bezpośrednio poprzedzonym przez kabel prostoliniowy o długości
przynajmniej 200 cm (78,74 "), i za którym będzie postępował kabel prostoliniowy o długości przynajmniej 150 cm (59,05 ").
Przygotowanie szybkiego powrotu nie będzie mogło być wykonane wzdłuż odcinka prostoliniowego bezpośrednio
poprzedzającego stację ładującą, lub w pobliżu przeszkód. Należy sprawdzić, czy wzdłuż trajektorii powrotnej nie występują
przeszkody, które mogłyby utrudnić szybki powrót.
Przygotowanie nie może się odbywać na powierzchniach o zbyt dużym nachyleniu, aby umożliwić robotowi łatwe rozpoznanie.
Maksymalne nachylenie zależy w znacznym stopniu od stanu terenu; zaleca się nieprzekraczanie nachylenia 20%.
Ważne
Przygotowanie szybkiego powrotu umiejscowionego w nieprawidłowym miejscu mogłoby nie pozwolić
robotowi na szybki powrót do stacji ładującej. Kiedy robot przejeżdża obwód, by dotrzeć do drugorzędnej
strefy, nie wykrywa przygotowania do szybkiego powrotu.
PL
Na ilustracji są wskazane zalecenia niezbędne do prawidłowej
instalacji i przygotowania robota do szybkiego powrotu.
Instrukcja obsługi
12
Page 13
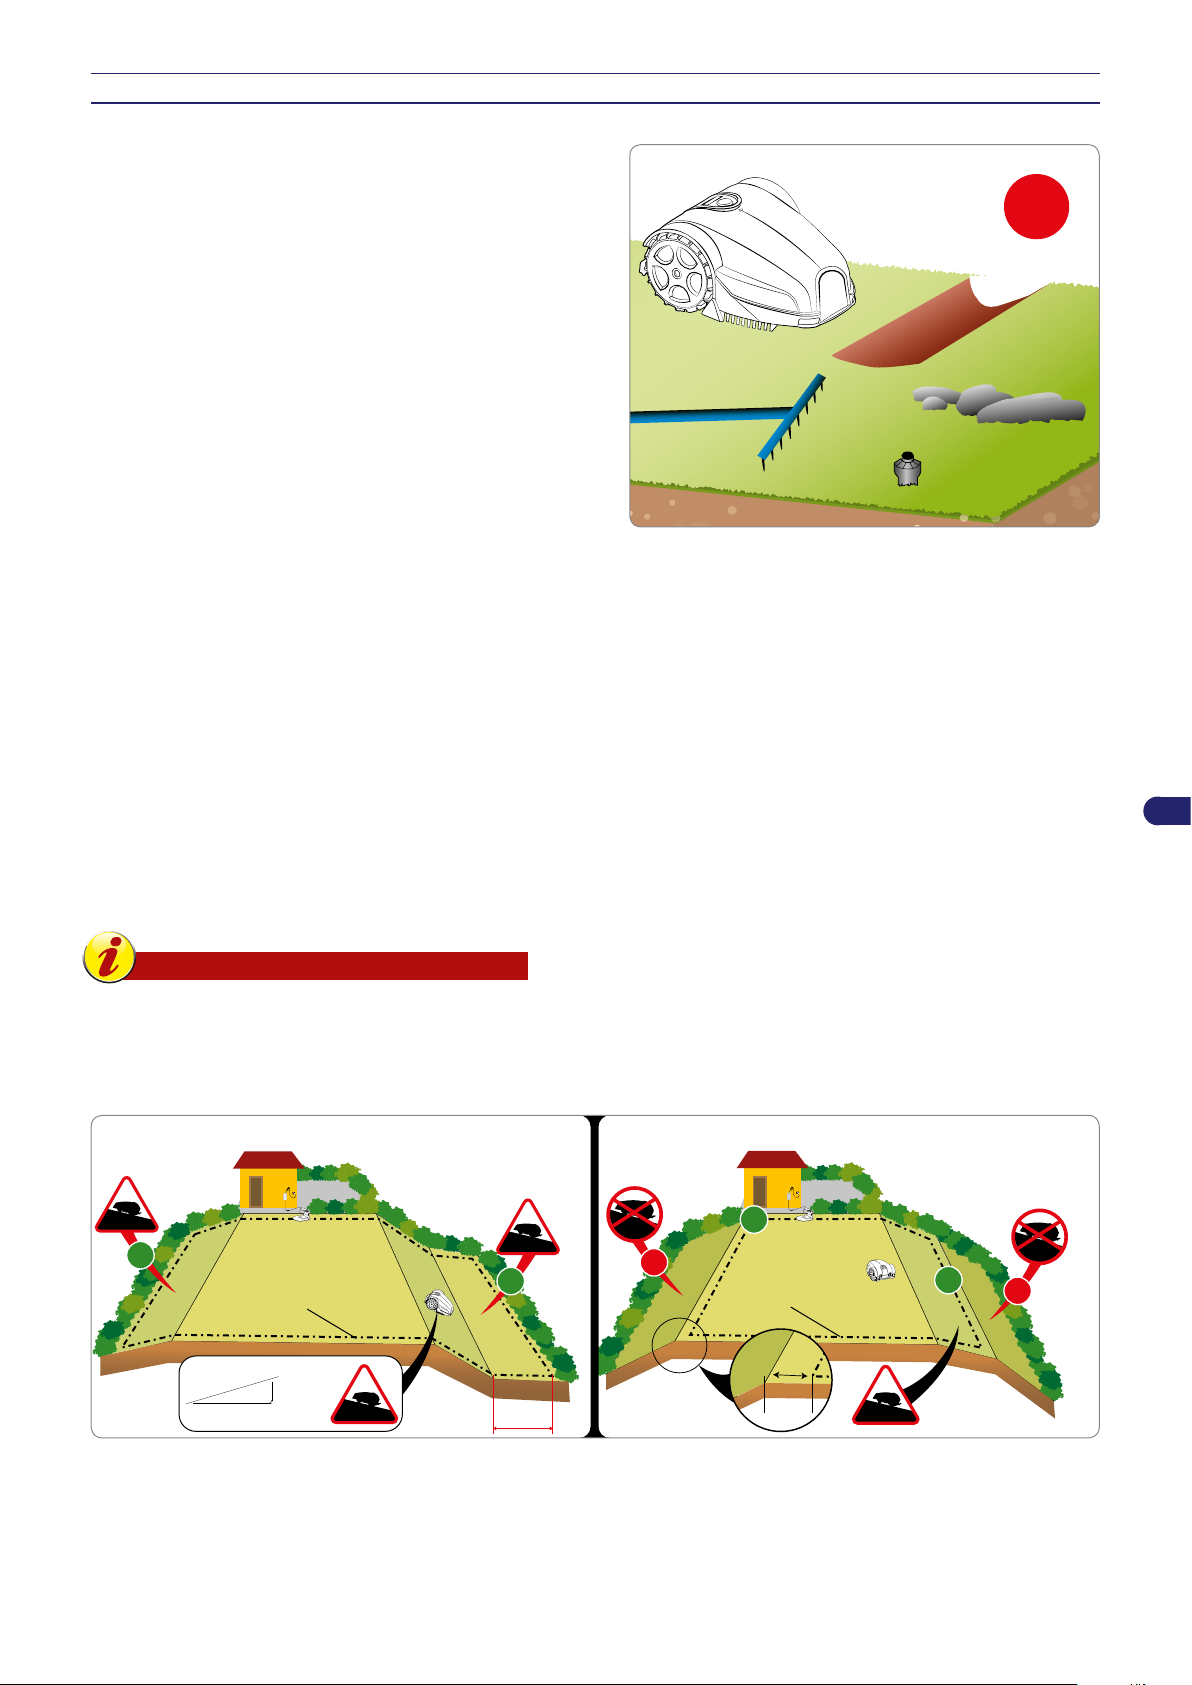
PRZYGOTOWANIE I ODGRANICZANIE STREF PRACY
NIE
35 cm
(13,78 ")
100 cm (39,3 ")
45 cm
(17,71 ")
45 %
35 cm
(13,78 ")
21-45%
0-20%
21-45%
0-20%
0-45%
0-20%
Przewód ograniczający Przewód ograniczający
OK
OK
OK
OK
NIE
NIE
Przygotowanie trawnika do koszenia
1. Należy sprawdzić, czy trawnik do koszenia jest jednorodny i
nie ma w nim żadnych dziur, nie ma na nim kamieni, ani innych
przeszkód. W przeciwnym razie należy wykonać niezbędne
czynności przygotowujące trawnik. Jeśli nie byłoby możliwe
usunięcie pewnych przeszkód, jest konieczne prawidłowe
odgraniczenie odpowiednich stref przy pomocy kabla
obwodowego.
2. Robot może kosić powierzchnie wewnątrz strefy roboczej o
maksymalnym nachyleniu 45% (45 cm na metr długości) w
przypadku regularnego, suchego trawnika, gdzie nie występuje
ryzyko ślizgania się kół i w zależności od zainstalowanych
akcesoriów. W pozostałych przypadkach, należy przestrzegać
nachylenia 35%.
Kabel obwodowy musi być ułożony na terenie o nachyleniu
nieprzekraczającym 20% (20 cm na metr długości) pamiętając,
że, podczas powrotu na stanowisko ładowania, robot wymaga
większej przyczepności. W związku z tym, należy uważnie
kontrolować stan terenu i przestrzegać limitów.
Jeżeli kabel obwodowy znajduje się na powierzchniach o
nachyleniu przekraczającym 20%, robot może się od niego
oddalić w celu łatwiejszego przemieszczania, ponieważ
nie jest w stanie przejść przez wąskie przejścia i rozpoznać
udogodnień umożliwiających szybki powrót.
Nachylenie terenu nie może wzrastać na odcinku przynajmniej
35 cm, zarówno w kierunku na zewnątrz, jak i do wewnątrz
kabla obwodowego. W przypadku nieprzestrzegania tych
zaleceń może się zdarzyć, że w czasie normalnej pracy na
nachylonym terenie, koła robota poślizgną się w chwili wykrycia
kabla, i wyjdą ze strefy pracy.
W przypadku obecności przeszkód na terenach o nachyleniu
znajdującym się w pobliżu limitów opisanych powyżej,
konieczne jest wyrównanie gruntu na odcinku wynoszącym co
najmniej 35 cm po stronie znajdującej się przed przeszkodą,
aby zmniejszyć nachylenie.
PL
Ważne
Obszary, które mają większe nachylenie niż to
dopuszczalne, nie mogą być koszone przez robota.
Należy więc umiejscowić kabel obwodowy przed
nachyleniem, wyłączając z koszenia ten obszar
trawnika.
13
Instrukcja obsługi
Page 14
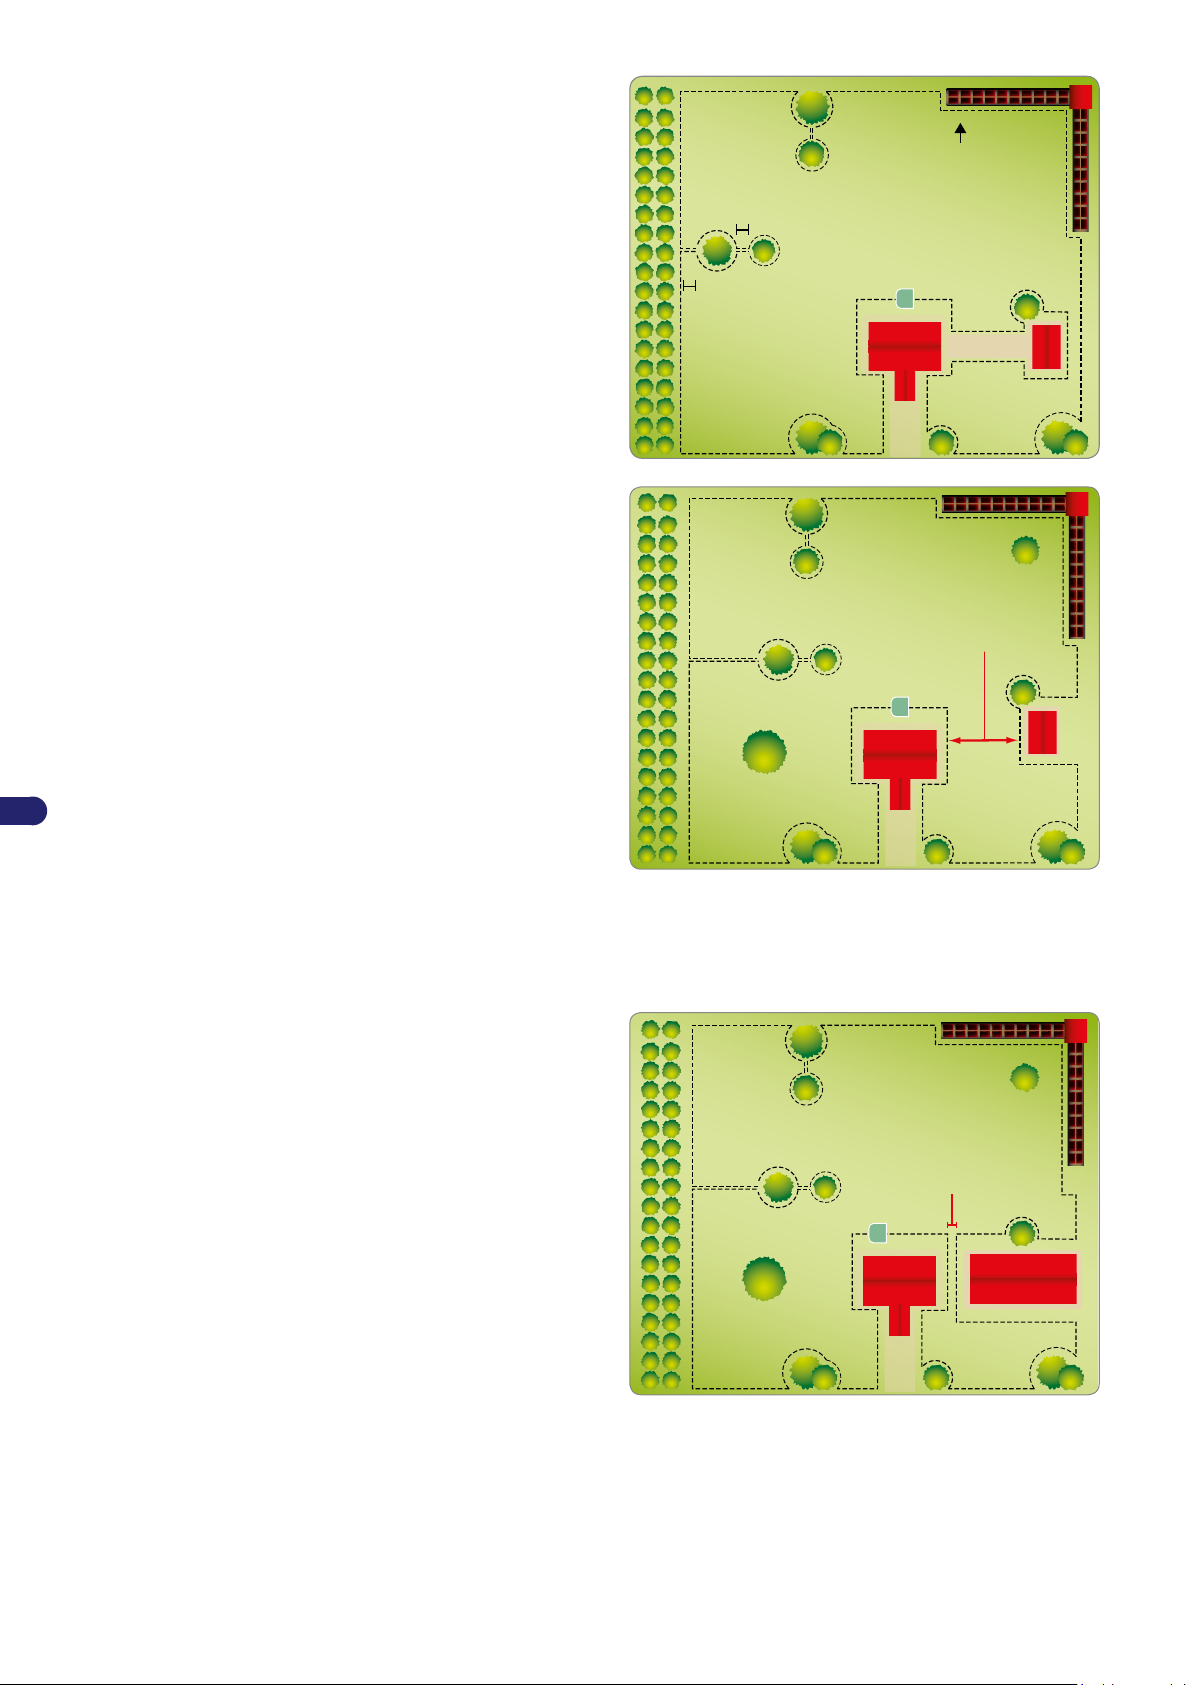
Odgraniczanie strefy pracy
rowek do układania
kabla obwodowego
min. 70 cm / 27,56 "
min. 70 cm / 27,56 "
Minimalny korytarz przejścia
70 cm / 27,56 " cala od kabla do kabla.
STREFA GŁÓWNA
STREFA
DRUGORZĘNA
korytarz przejścia
< 70 cm / 27,56 "
STREFA GŁÓWNA
STREFA
ZAMKNIĘTA
3. Należy skontrolować całą powierzchnię trawnika i oszacować,
czy będzie potrzebne podzielenie go na kilka oddzielnych stref
roboczych, zgodnie z kryteriami, które zostaną opisane poniżej.
Przed rozpoczęciem czynności związanych z instalacją
kabla obwodowego, dla ich uproszczenia i łatwiejszego
wykonania, doradza się skontrolowanie całej trasy. Na ilustracji
został przedstawiony trawnik z rowkiem do ułożenia kabla
obwodowego.
Podczas instalacji urządzenia należy określić ewentualne
strefy drugorzędne i ewentualne strefy zamknięte. Strefa
drugorzędna jest rozumiana jako część trawnika połączona z
głównym trawnikiem za pomocą przewężenia drogi, do której
trudno dotrzeć na zasadzie przypadkowego ruchu wykonanego
przez robota. Dostęp do strefy powinien być osiągalny bez
schodków i różnic poziomów przekraczających dopuszczalne
wielkości. To, czy strefa zostanie określona jako “strefa
drugorzędna”, zależy również od wielkości strefy pierwotnej.
Im większa jest strefa pierwotna, tym trudniej jest dotrzeć do
wąskich przejść. Jednymi słowy przejście mniejsze niż 200
cm (78,74 ") należy uznać za strefę drugorzędną. Ilość stref
drugorzędnych zarządzanych przez robota jest uzależniona od
właściwości technicznych modelu (“Patrz Dane Techniczne).
Minimalne dopuszczalne przejście od kabla do kabla
obwodowego wynosi 70 cm (27,56 "). Kabel obwodowy
musi zostać ułożony w pewnej odległości, która zostanie
dalej wskazana, od ewentualnych obiektów zewnętrznych
w stosunku do trawnika, jednymi słowy całkowite przejście,
całkowite przejście, które musimy mieć do dyspozycji musi
mieć szerokość 140 cm (55,12 "), jeśli po obu stronach
znajduje się murek czy żywopłot.
PL
W przypadku gdyby to przejście było bardzo długie,
preferowana szerokość pomiędzy kablami obwodowymi
powinna wynosić 70 cm (27,56 ").
Podczas programowania jest konieczne skongurowanie
wymiarów stref drugorzędnych w wartościach procentowych
w stosunku do trawnika i kierunku jak najszybszego ich
osiągnięcia (Kierunek zgodny z ruchem wskazówek zegara
/ Kierunek przeciwny do ruchu wskazówek zegara), oprócz
potrzebnych ilości kabla niezbędnego do dotarcia do
drugorzędnej strefy. Patrz “ Tryb programowania “.
(Tylko na niektórych modelach, patrz “Dane techniczne”). W
przypadku gdyby minimalne, wyżej opisane wymogi nie zostały
spełnione, czyli gdyby strefa została oddzielona przez schodek,
przez różnicę poziomów przekraczającą dopuszczalne dla
robota wielkości, lub przez przejście (korytarz) o szerokości
mniejszej niż 70 cm (27,56 ") od przewodu do kabla
obwodowego, taką strefę trawnika należy uznać za “Strefę
zamkniętą”. W celu instalacji “Zamkniętej strefy” należy
ułożyć odcinek prowadzący i powrotny kabla obwodowego
na tej samej trasie w odległości mniejszej niż 1 cm (0,40 ").
W tym przypadku robot nie będzie w stanie dotrzeć do strefy
samodzielnie, dlatego też będzie ona zarządzana zgodnie z
tym, jak zostało opisane w rozdziale “Zarządzanie zamkniętymi
strefami”. Zarządzanie “Zamkniętymi strefami” zmniejsza ilość
metrów kwadratowych obsługiwanych samodzielnie przez
robota.
Instrukcja obsługi
14
Page 15
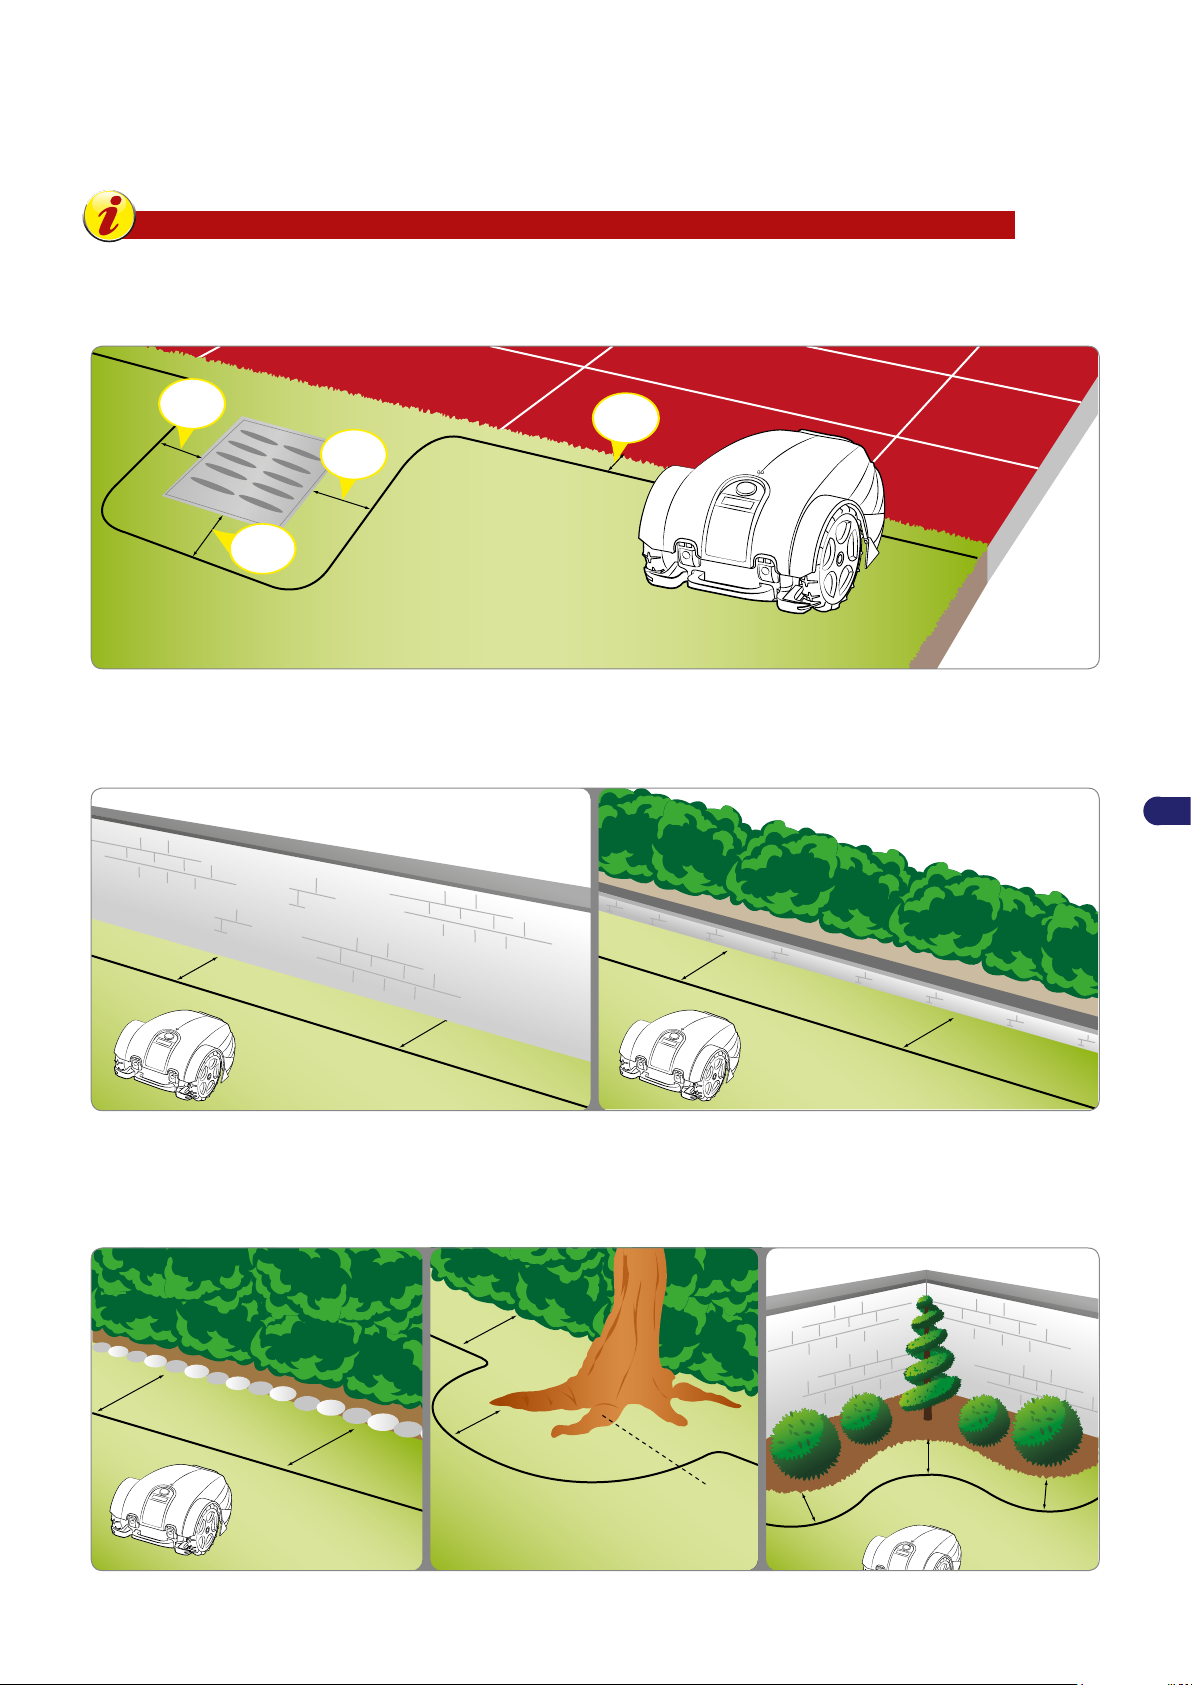
4. Jeżeli wewnątrz lub na zewnątrz strefy roboczej znajduje się chodnik lub alejka, znajdujące się na tym samym poziomie co
30 cm
11,81 "
30 cm
11,81 "
5 cm
1,97 "
30 cm
11,81 "
35 cm.
/ 13,78 "
35 cm.
/ 13,78 "
35 cm.
/ 13,78 "
35 cm.
/ 13,78 "
30 cm.
/ 11,81”
30 cm.
/ 11,81”
30 cm.
/ 11,81”
30 cm.
/ 11,81”
30 cm.
/ 11,81”
wystające korzenie
30 cm.
/ 11,81 “
30 cm.
/ 11,81 “
trawnik, należy ułożyć kabel obwodowy w odległości do 5 cm (1,96 ") od krawężnika chodnika. Robot lekko wyjdzie poza
trawnik i cała trawa zostanie skoszona. Jeżeli chodnik jest metalowy, lub gdy w stree znajduje się metalowa pokrywa włazu,
podest prysznicowy lub kable elektryczne, należy ułożyć kabel obwodowy w odległości przynajmniej 30 cm (11,81") w celu
uniknięcia nieprawidłowego działania robota i zakłóceń na kablu obwodowym.
Ważne
Na ilustracji zostały pokazane przykłady wewnętrznych i zewnętrznych elementów prawidłowej strefy pracy
i odległości, które muszą być przestrzegane podczas układania kabla obwodowego. Należy odgraniczyć
wszystkie elementy metalowe lub wykonane z innych metali (pokrywy włazów, podłączenia elektryczne, itp.)
w celu uniknięcia zakłóceń na kablu obwodowym.
Jeżeli wewnątrz lub na zewnątrz strefy roboczej znajduje się przeszkoda , np. krawężnik, ściana lub murek, zamontować przewód
obwodowy w odległości co najmniej 35 cm (13,78 “) od przeszkody; jeżeli chcemy uniknąć kolizji robota, zamontować przewód
obwodowy w odległości co najmniej 40 cm (15,75 “). Ewentualne wykoszenie trawy w miejscu z osłoniętą krawędzią, gdzie nie
będzie operował robot, może zostać wykończone przy pomocy podkaszarki krawędziowej lub przycinarki do żywopłotów.
Jeżeli wewnątrz lub na zewnątrz strefy roboczej znajduje się kwietnik, ogrodzenie lub drzewo z wystającymi korzeniami, mały
rowek o szer. 2-3 cm lub mały krawężnik o szer. 2-3 cm, należy ułożyć kabel obwodowy w odległości przynajmniej 30 cm (11,81
") w celu uniknięcia ich uszkodzenia przez robota lub po to, by robot nie został uszkodzony przez znajdujące się przeszkody.
Ewentualne wykoszenie trawy na obszarze, gdzie nie będzie operował robot, może zostać wykończone przy pomocy podkaszarki
krawędziowej lub przycinarki do żywopłotów.
PL
15
Instrukcja obsługi
Page 16
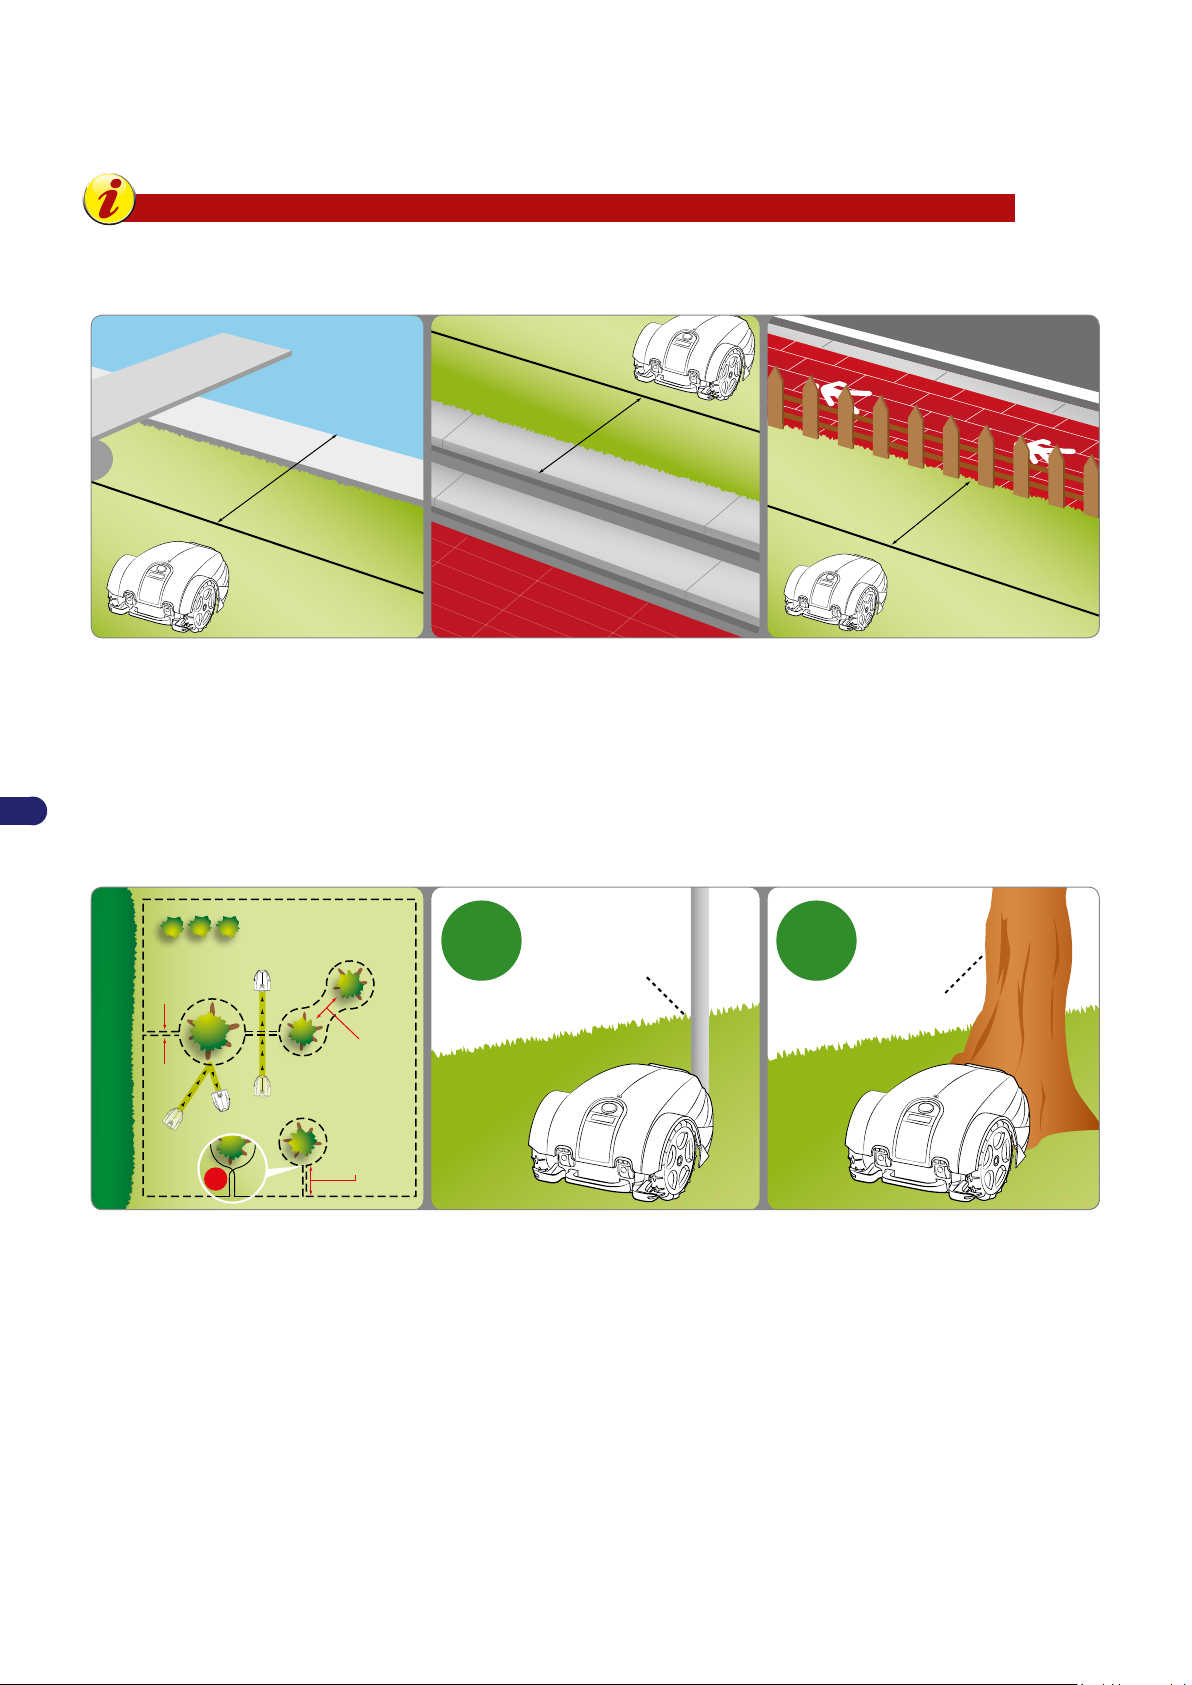
Jeżeli wewnątrz lub na zewnątrz strefy roboczej znajduje się basen, oczko wodne, urwisko, dół, schodek lub droga publiczna,
90 cm.
/ 35,44 “
90 cm.
/ 35,44 “
90 cm.
/ 35,44 “
NIE
roślina
słup
OKOK
min. 70 cm
/ 27,56 ”
min. 70 cm
/ 27,56 ”
< 70 cm
/ 27,56 ”
< 70 cm
/ 27,56 ”
0 cm / 0 ”0 cm / 0 ”
które nie są chronione lub chronione łatwym do sforsowania ogrodzeniem, zamontować przewód obwodowy na wysokości co
najmniej 90 cm (35,43 “). Aby zamontować przewód obwodowy możliwie jak najbliżej krawędzi strefy cięcia, jeżeli jest to obszar
publiczny, zamontować trudne do sforsowania ogrodzenie, a w pozostałych przypadkach ogrodzenie o wysokości co najmniej 15
cm. Umożliwi to przeprowadzenie przewodu obwodowego z przestrzeganiem odległości zalecanych w poprzednich punktach.
Ważne
Rygorystyczne przestrzeganie odległości i nachyleń zamieszczonych w specykacjach zapewnia optymalną
instalację i dobre funkcjonowanie robota. Gdyby występowały nachylenia lub śliski teren, należy zwiększyć
odległość o przynajmniej 30 cm. / 11,81 ".
PL
Jeżeli wewnątrz strefy pracy znajdują się przeszkody wytrzymałe na uderzenia, takie jak na przykład drzewa, krzewy lub słupy,
które nie mają ostrych krawędzi, nie ma potrzeby ich odgraniczania. Robot uderzy w przeszkodę i zmieni kierunek. Jeżeli chcemy,
by robot nie uderzał w przeszkody i dla jego bezpiecznej i cichszej pracy, zaleca się odgraniczenie wszystkich nieruchomych
przeszkód. Przeszkody lekko pochylone, takie jak wazony z kwiatami, kamienie lub drzewa z wystającymi korzeniami,
muszą zostać odgraniczone w celu uniknięcia ewentualnych uszkodzeń ostrza tnącego i uszkodzeń wywołanych przez same
przeszkody. W celu odgraniczenia przeszkody, wychodząc z najbardziej zewnętrznego punktu obwodu, jak najbliższego w
stosunku do obiektu, który ma być odgraniczony, należy ułożyć kabel obwodowy aż do przeszkody, owinąć go, zachowując
prawidłowe odległości opisane w poprzednich punktach i znów poprowadzić kabel kabel wzdłuż poprzedniej trasy. Ułożyć kabel
prowadzący i powrotny, tak by zachodziły na siebie pod nitem, w tym przypadku robot wyjdzie poza granicę kabla obwodowego.
Dla prawidłowej pracy robota minimalna długość kabla obwodowego zachodzącego na siebie musi wynosić 70 cm (27,56 "), co
pozwoli robotowi na prawidłowe przemieszczanie się.
Instrukcja obsługi
16
Page 17
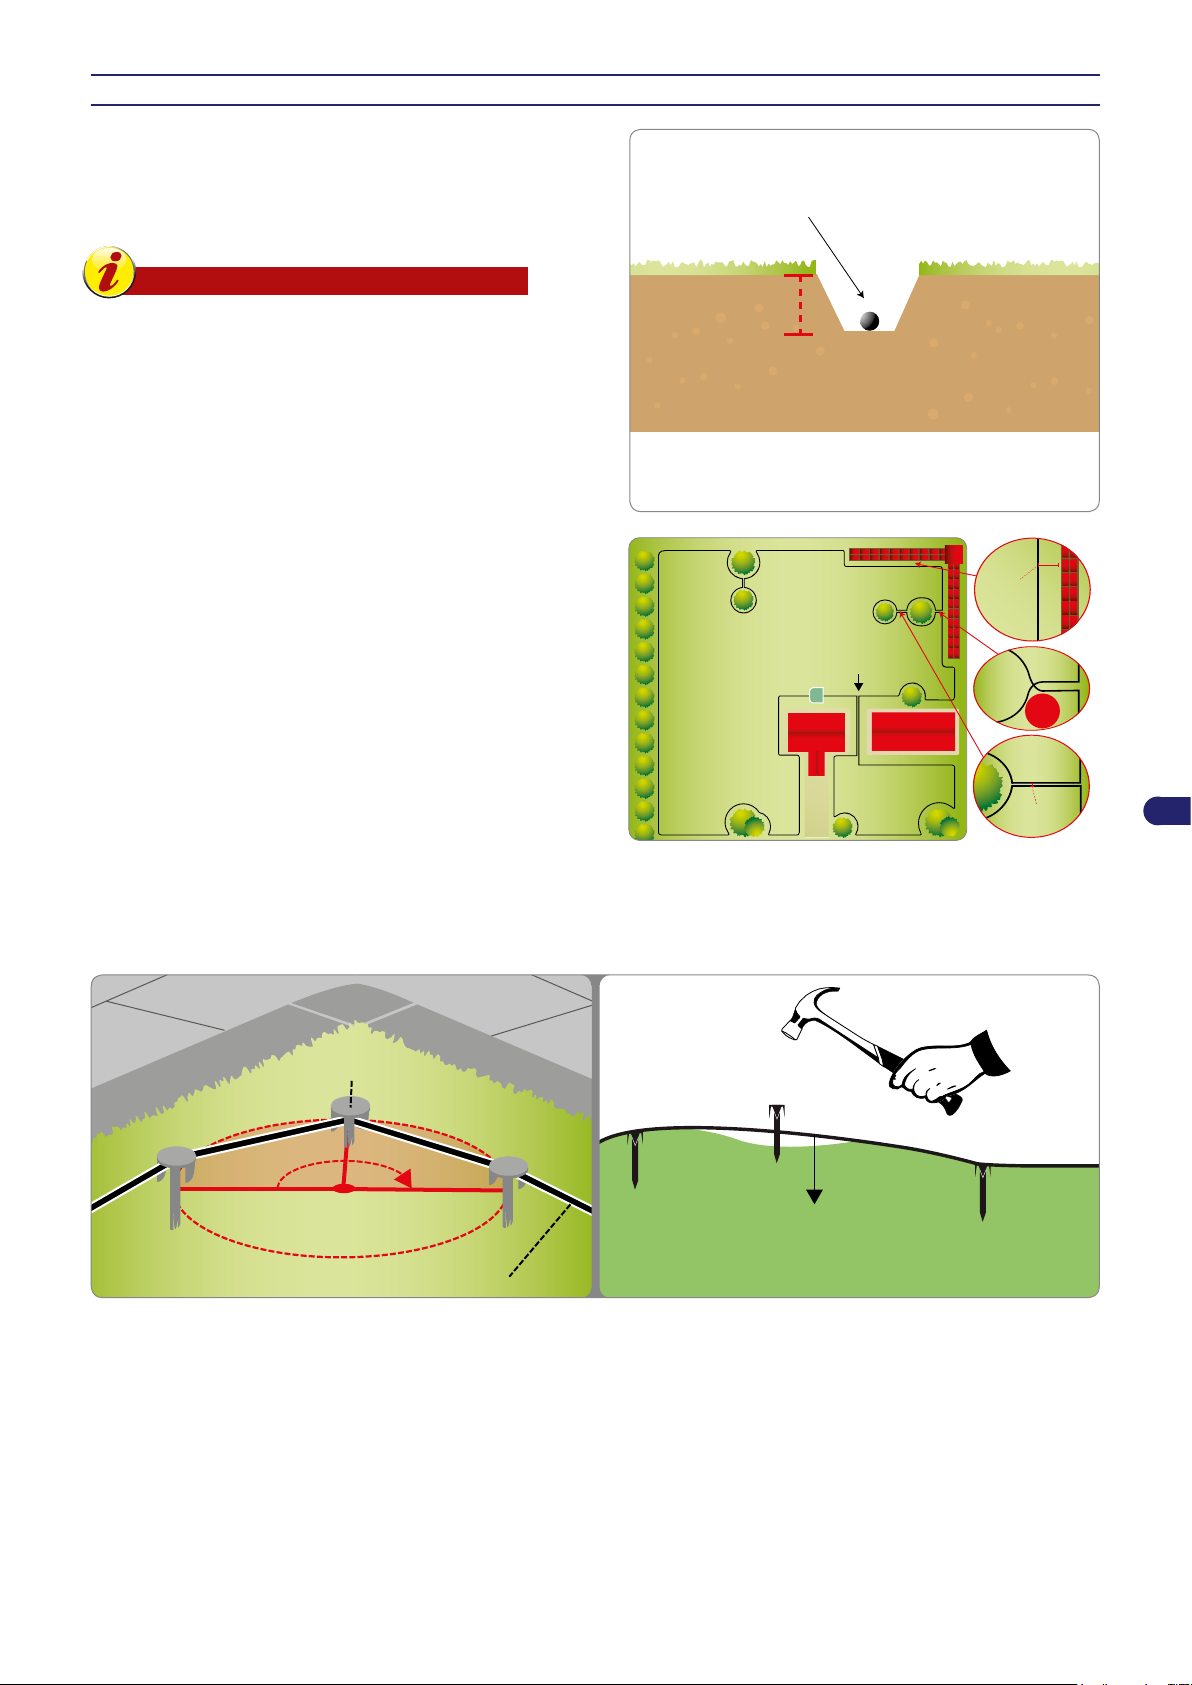
INSTALACJA KABLA OBWODOWEGO
Max.
5 cm (1,96 ")
Przewód ograniczający
szpilki mocujące kabel
Przewód ograniczający
promień 20 cm
Kabel obwodowy może być zakopany w ziemi lub poprowadzony
na gruncie. W przypadku, gdy ma się do dyspozycji maszynę
do układania kabla, jest preferowane zakopanie go w ziemi, co
zapewni większe zabezpieczenie tegoż kabla. W przeciwnym
wypadku należy poprowadzić kabel po gruncie, stosując
odpowiednie nity, tak jak opisano poniżej.
Ważne
Należy rozpocząć układanie kabla obwodowego od
strefy instalacji stacji ładującej i pozostawić kilka
metrów więcej, by potem przyciąć go na wymiar w
końcowej fazie przyłączenia do zespołu.
Kabel układany na gruncie
Skosić bardzo nisko trawę przy pomocy podkaszarki krawędziowej
lub przycinarki do żywopłotów wzdłuż całej trasy, na której zostanie
ułożony kabel. W ten sposób będzie łatwiej ułożyć kabel mający
styczność z gruntem i uniknąć przecięcia kabla lub uszkodzenia
jego izolacji przez ostrze tnące.
35 cm
(13,78 ")
STREFA GŁÓWNA
korytarz przejścia
< 70 cm (27,56 ")
1. Umiejscowić kabel w kierunku zgodnym z ruchem wskazówek
zegara wzdłuż całej trasy i przymocować go przy pomocy
odpowiednich nitów rozmieszczonych w odległości około
100 cm (39,37 "). Kabel musi stykać się z terenem. Pozwoli
to na uniknięcie uszkodzenia kabla przez robota zanim trawa
urośnie i przykryje kabel.
W fazie układania kabla obwodowego należy przestrzegać
-
kierunku obrotu dookoła kwietników, który musi odbywać
się w kierunku przeciwnym do ruchu wskazówek zegara.
Na odcinkach nieprostoliniowych należy przymocować
-
kabel, tak aby nie ulegał on skręceniu, i aby jego krzywizna
była prawidłowa (promień 20 cm).
NIE
0 cm (0,0 ")
PL
Kabel zakopany w ziemi
1. Wykopać w terenie regularny rowek (około 2÷3 cm (0,787÷ 1,181”)).
2. Umieścić kabel w kierunku zgodnym z ruchem wskazówek zegara, wzdłuż całej trasy na głębokości kilku centymetrów. Nie
zakopywać kabla na głębokości powyżej 5 cm, aby nie zmniejszyć jakości i intensywności sygnału przechwytywanego przez
robota.
3. Podczas układania kabla, o ile to jest potrzebne, należy unieruchomić go w paru punktach przy pomocy odpowiednich nitów,
4. Ponownie przykryć cały kabel ziemią i sprawić, by pozostał napięty w ziemi.
po to by utrzymać go w odpowiednim położeniu podczas przykrywania go ziemią.
17
Instrukcja obsługi
Page 18
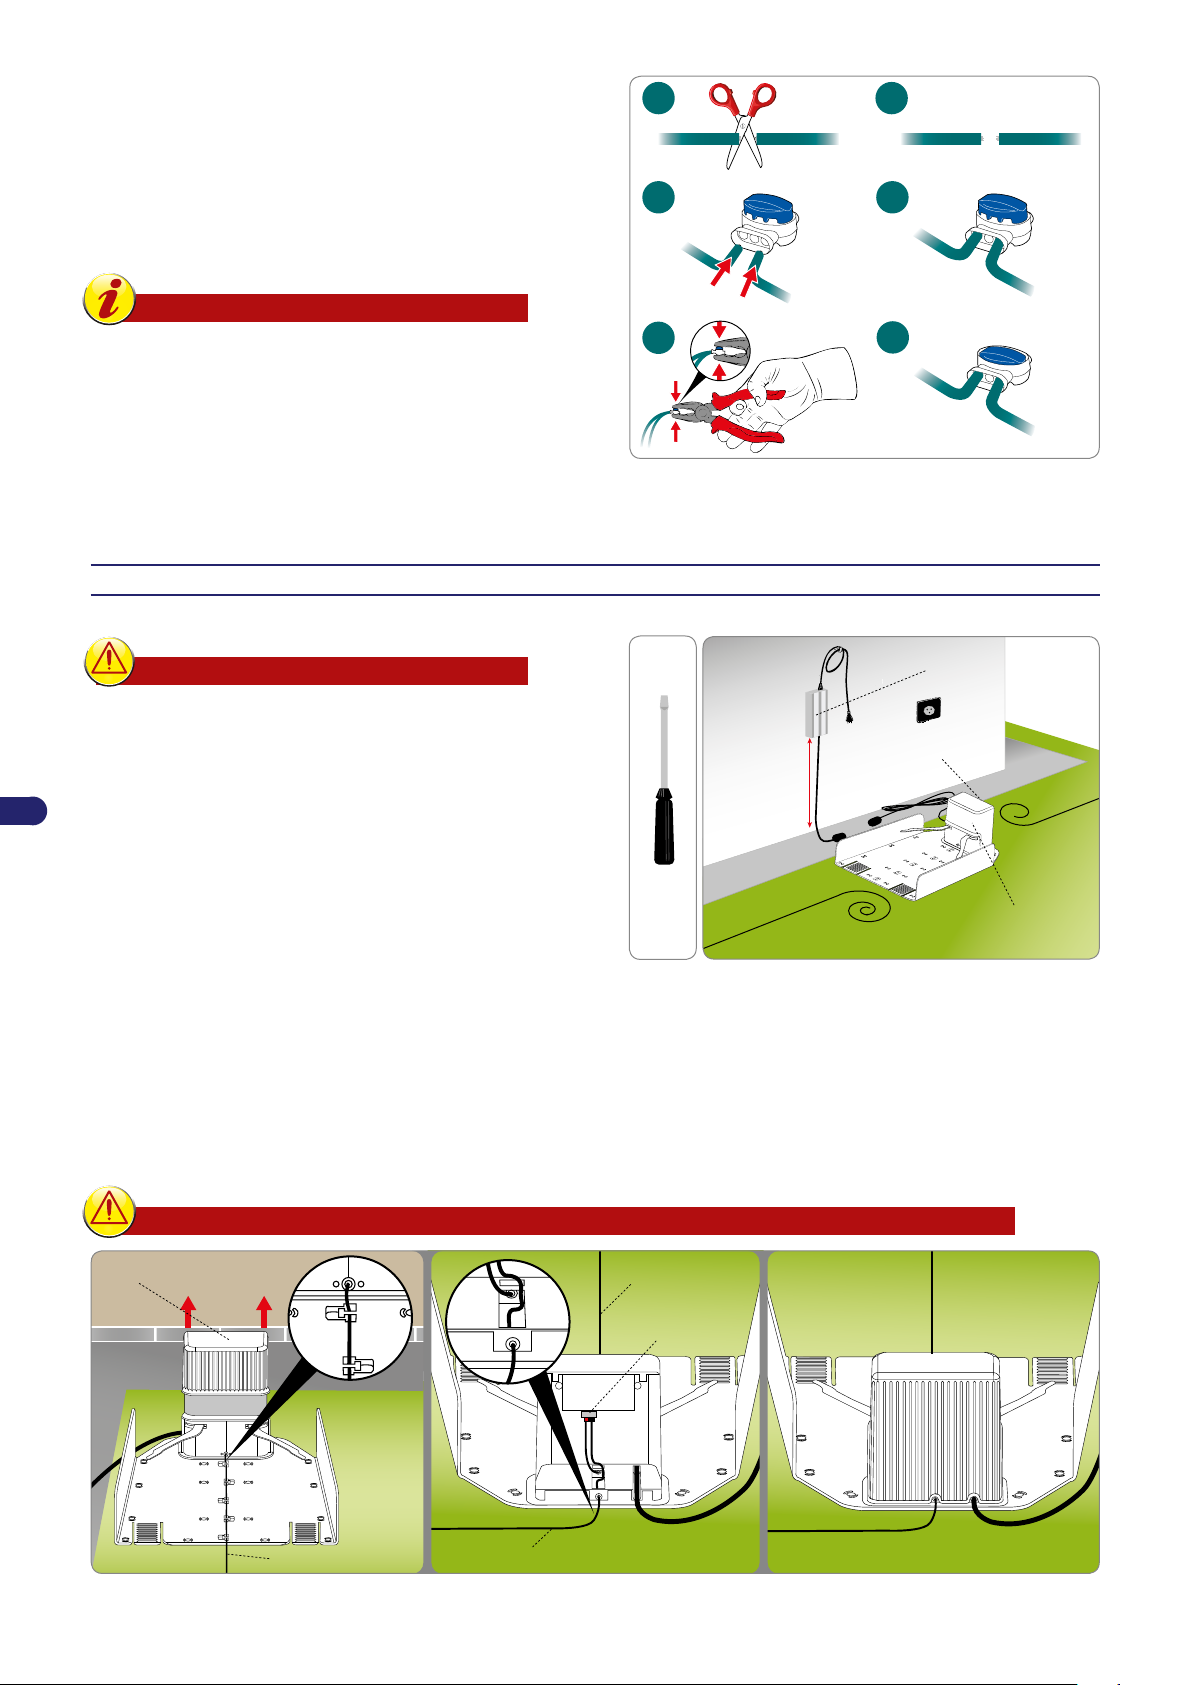
Łączenie kabla obwodowego.
3
5
6
4
1 2
zabezpieczenie (L)
zasilacz prądowy (A)
nadajnika (B)
Wys. min.
160 cm
(63.00 ")
zabezpieczenie (L)
nadajnika (T)
przewód
ograniczający (M)
podłączyć do
czerwonego zacisku
podłączyć do
czarnego zacisku
Gdy dla zakończenia instalacji jest potrzebny drugi kabel
obwodowy stosować wyłącznie złącze oryginalne.
Wsunąć wszystkie końcówki kabla do złącza i sprawdzić, czy
kable zostały całkowicie włożone do złącza tak, aby ich końcówki
były widoczne po drugiej stronie. Przy użyciu kleszczy nacisnąć do
oporu przycisk znajdujący się na górnej stronie.
Ważne
Stosować wyłącznie złącza oryginalne,
-
które gwarantują bezpieczne i wodoszczelne
połączenie elektryczne.
Nie stosować taśmy izolacyjnej ani innych
-
połączeń, które nie zapewniają prawidłowego
połączenia (końcówki kablowe, zaciski),
ponieważ wilgoć gleby po pewnym czasie
doprowadza do oksydacji i uszkodzenia
kabla obwodowego.
INSTALACJA STACJI ŁADUJĄCEJ I ZASILACZA
PL
Środki ostrożności - Ostrzeżenie
Przed wykonaniem jakiejkolwiek czynności należy
odłączyć zasilanie elektryczne ogólne.
Należy umiejscowić zasilacz w stree niedostępnej
dla dzieci. Na przykład na wysokości wyższej niż
160 cm. (63.00 ").
Kabel prowadzący do stacji ładowania nie może
być skracany lub wydłużany. Nadmierną ilość kabla
należy nawinąć w formie 8, jak to zostało pokazane
na rysunku.
Drut obwodowy użyty do montażu nie może znajdować
się na wysokości mniejszej, niż 50 m. Skontaktować
się z najbliższym centrum serwisowym.
1. Zdemontować zabezpieczenie (L).
2. Umieścić bazę we wcześniej określonej stree.
3. Wprowadzić kabel obwodowy (m) wzdłuż szyn w stacji ładującej. Uciąć nadmierną ilość drutu w odległości ok. 5 cm ponad
łącznikami.
4. Podłączyć przewód wejściowy u podstawy czerwonego zacisku nadajnika (T). Podłączyć przewód wyjściowy u podstawy
czarnego zacisku.
Zaciski można wykorzystywać wyłącznie do podłączenia oryginalnego drutu obwodowego.
Instrukcja obsługi
18
Page 19
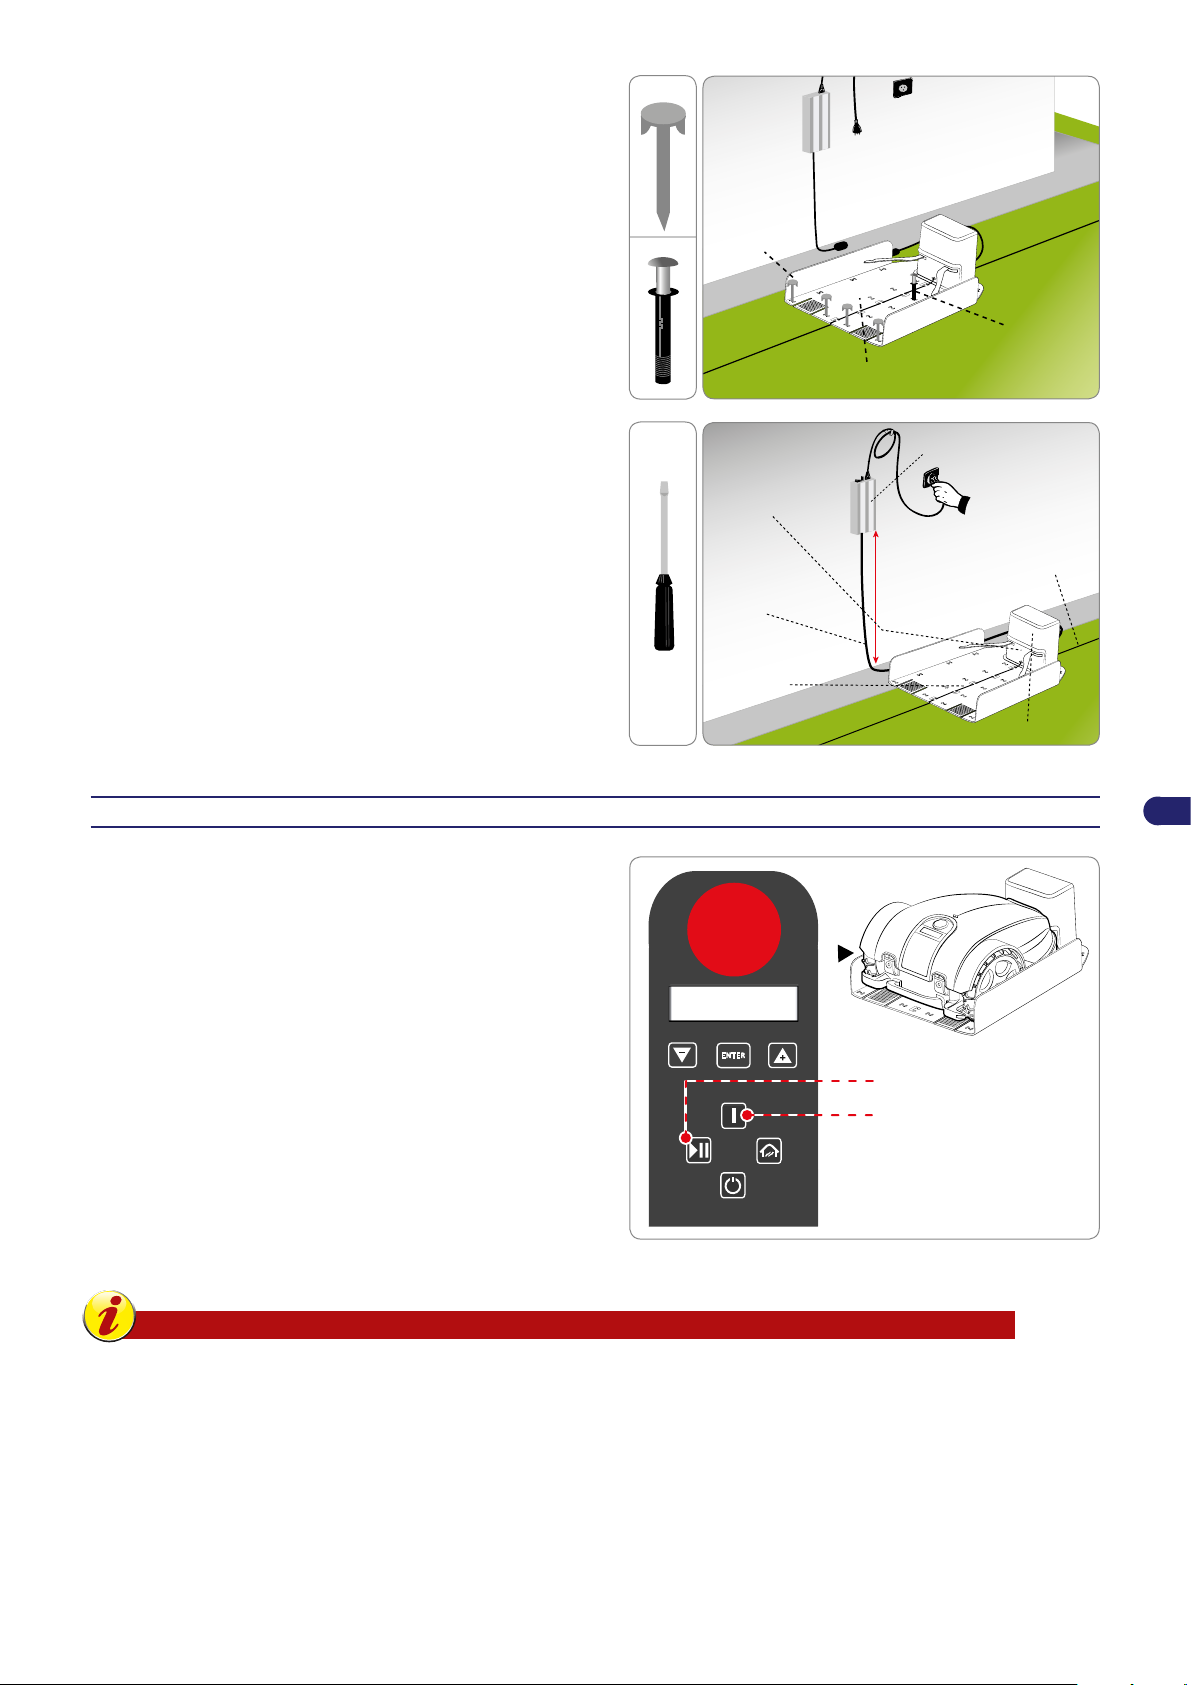
5. Przymocować bazę (N) do gruntu za pomocą odpowiednich
szpilki
mocujące (P)
kołki rozporowe (Q)
stacja ładująca (N)
zasilacz prądowy (A)
kabel zasilający (E)
Przewód
ograniczający
stacja ładująca (N)
nadajnika (T)
Wys. min. 160 cm
(63.00 ")
zabezpieczenie (L)
ON
HOME
WORK
OFF
PLAY
PAUSE
ENTER
STOP
TLAČÍTKO "ON"
TLAČÍTKO "PLAY/PAUSE"
(P)
(Q)
nitów (P). Jeżeli to jest konieczne, przymocować bazę za
pomocą kołków rozporowych (Q).
6. Zainstalować zasilacz (A).
7. Przyłączyć kabel zasilający (E) stacji ładującej (N) do zasilacza
(A).
8. Włożyć wtyczkę zasilacza (A) do gniazda elektrycznego.
9. Jeżeli dioda LED przekaźnika miga, podłączenie jest
prawidłowe. W przeciwnym wypadku należy zidentykować
nieprawidłowość (patrz “Wyszukiwanie uszkodzeń”).
10. Zamontować zabezpieczenie (L).
ŁADOWANIE AKUMULATORÓW PRZY PIERWSZYM UŻYCIU
1. Należy umieścić robota wewnątrz stacji ładującej.
2. Nacisnąć przycisk „ON” i odczekać kilka sekund na kompletne
włączenie się robota. Wpisać hasło (jeżeli jest wymagane)
(patrz „Wpisywanie hasła”). Jeżeli na ekranie widoczne są
komunikaty informacyjne, nacisnąć „Enter”.
3. Po kilku sekundach na wyświetlaczu pojawia się komunikat
„LADOWANIE”. Następnie na wyświetlaczu ukazują się na
przemian inne informacje takie, jak:
dzień tygodnia, data;
-
zaprogramowane czasy pracy;
-
czas pracy, całkowity czas pracy;
-
informacje dotyczące akumulatora.
-
4. Nacisnąć klawisz “PLAY/PAUSE”. Na wyświetlaczu pojawi się
funkcja “PAUZE”. Akumulatory rozpoczną cykl ładowania.
5. Po zakończeniu ładowania jest możliwe zaprogramowanie
robota do eksploatacji (patrz Tryb programowania).
Ważne
Przy pierwszym ładowaniu akumulatory muszą zostać podłączone przez przynajmniej 4 godziny.
PL
19
Instrukcja obsługi
Page 20
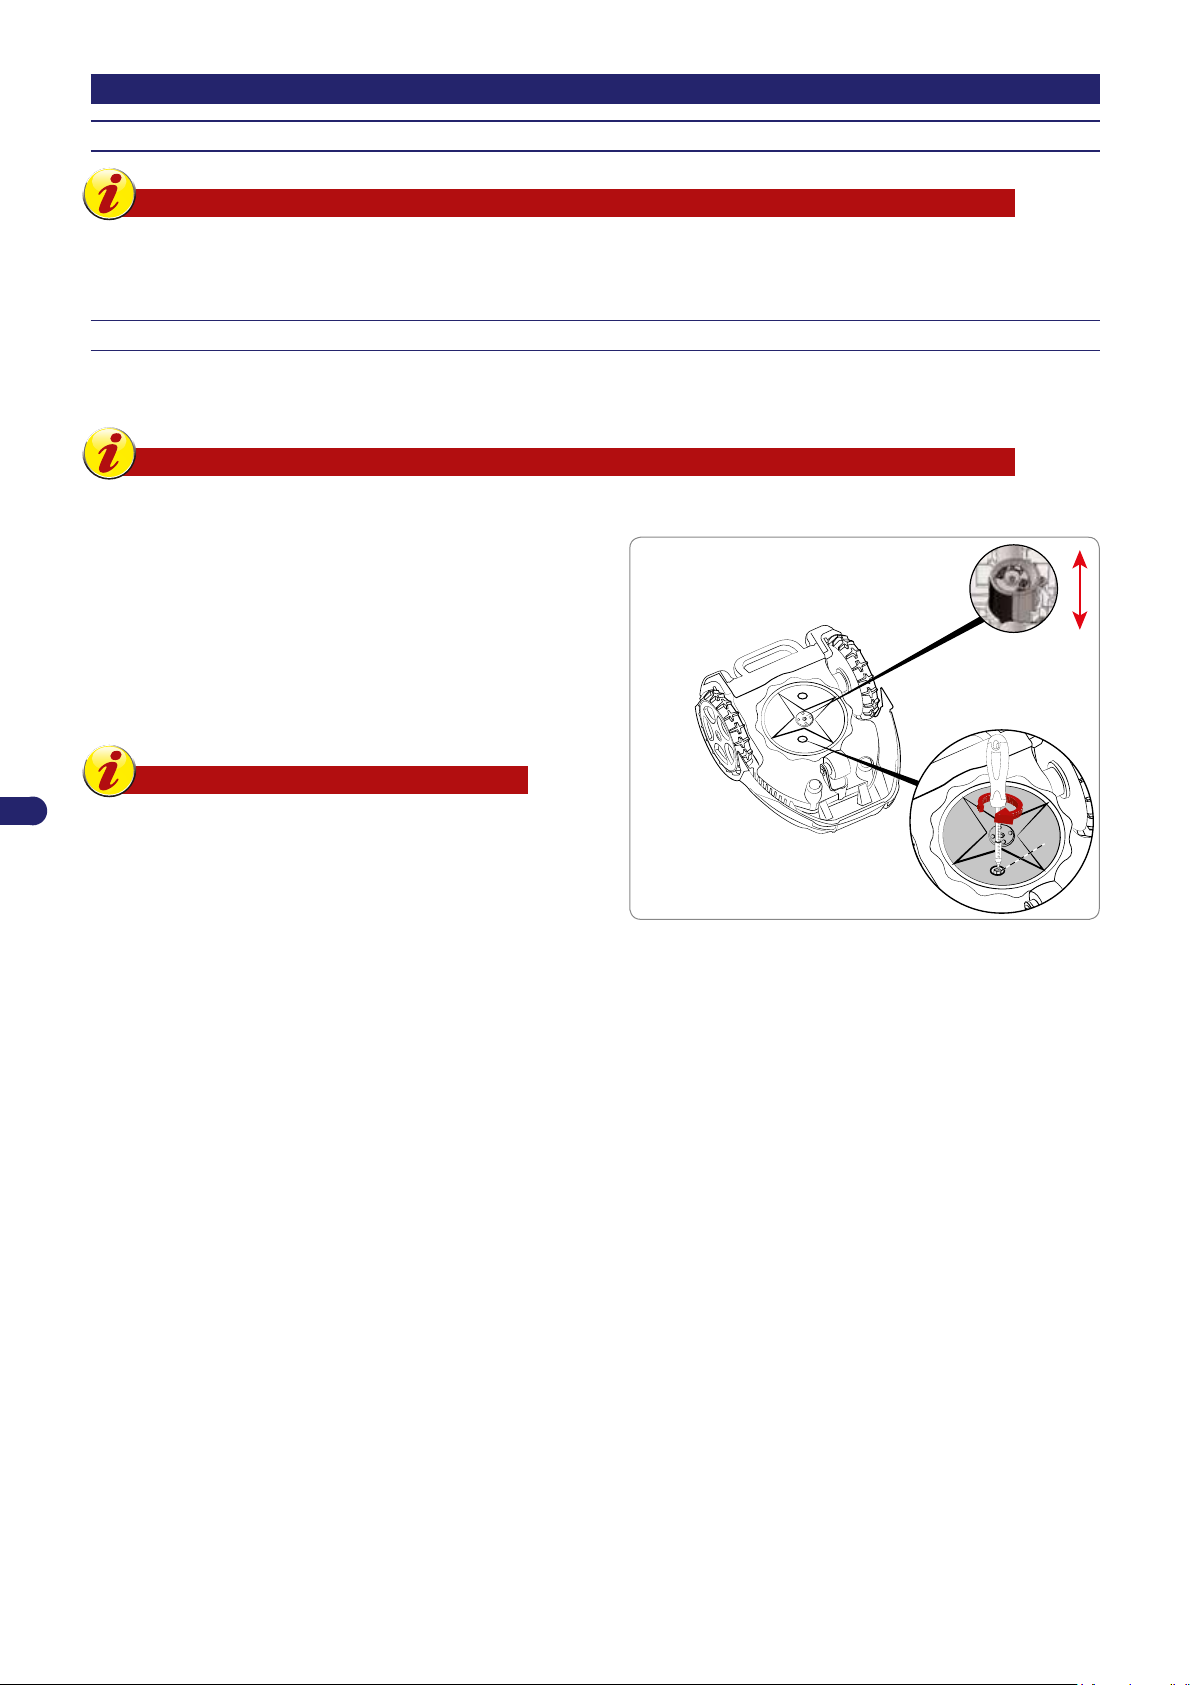
REGULACJE
(E)
zespół tnący (D)
ZALECENIA DOTYCZĄCE REGULACJI
Ważne
Użytkownik musi wykonywać regulacje zgodnie z procedurami opisanymi w instrukcji obsługi. Nie należy
wykonywać jakichkolwiek regulacji, o ile nie są wyraźnie wskazane w instrukcji obsługi. Wszelkie regulacje
specjalne, nie wskazane wyraźnie w instrukcji obsługi, mogą być przeprowadzane jedynie przez personel z
Autoryzowanych Centrów Serwisowych Producenta.
REGULACJA WYSOKOŚCI ŚCINANIA
Przed ustawieniem wysokości ścinania przez ostrze należy upewnić się, czy robot został bezpiecznie zatrzymany (patrz
„Bezpieczne zatrzymanie robota”).
Ważne
Należy używać rękawic ochronnych, aby zapobiec zranieniu rąk.
1. Należy odwrócić robota i ustawić go tak, aby nie uszkodzić
maski silnika.
2. Obrócić przy pomocy odpowiedniego klucza strzemię (E) w
kierunku zgodnym z ruchem wskazówek zegara
3. podnieść lub obniżyć zespół tnący (D) w celu określenia
pożądanej wysokości ścinania. Wartość można zmierzyć przy
pomocy stopniowanej skali znajdującej się na kluczu będącym
na wyposażeniu.
PL
Ważne
Nie należy użytkować robota do koszenia, gdy
trawa znajduje się na wysokości wyższej niż 1
cm (0,40 ") w stosunku do ostrza tnącego. Należy
zmniejszać wysokość ścinania stopniowo. Zaleca
się zmniejszanie wysokości ścinania o mniej niż
1 cm (0,40 ") co 1÷2 dni aż do uzyskania idealnej
wysokości.
4. Po zakończeniu regulacji obrócić w kierunku przeciwnym do
ruchu wskazówek zegara strzemię (E).
5. Przekręcić robota z powrotem do położenia roboczego.
Instrukcja obsługi
20
Page 21
UŻYTKOWANIE I PRACA
ON
HOME
WORK
OFF
PLAY
PAUSE
ENTER
STOP
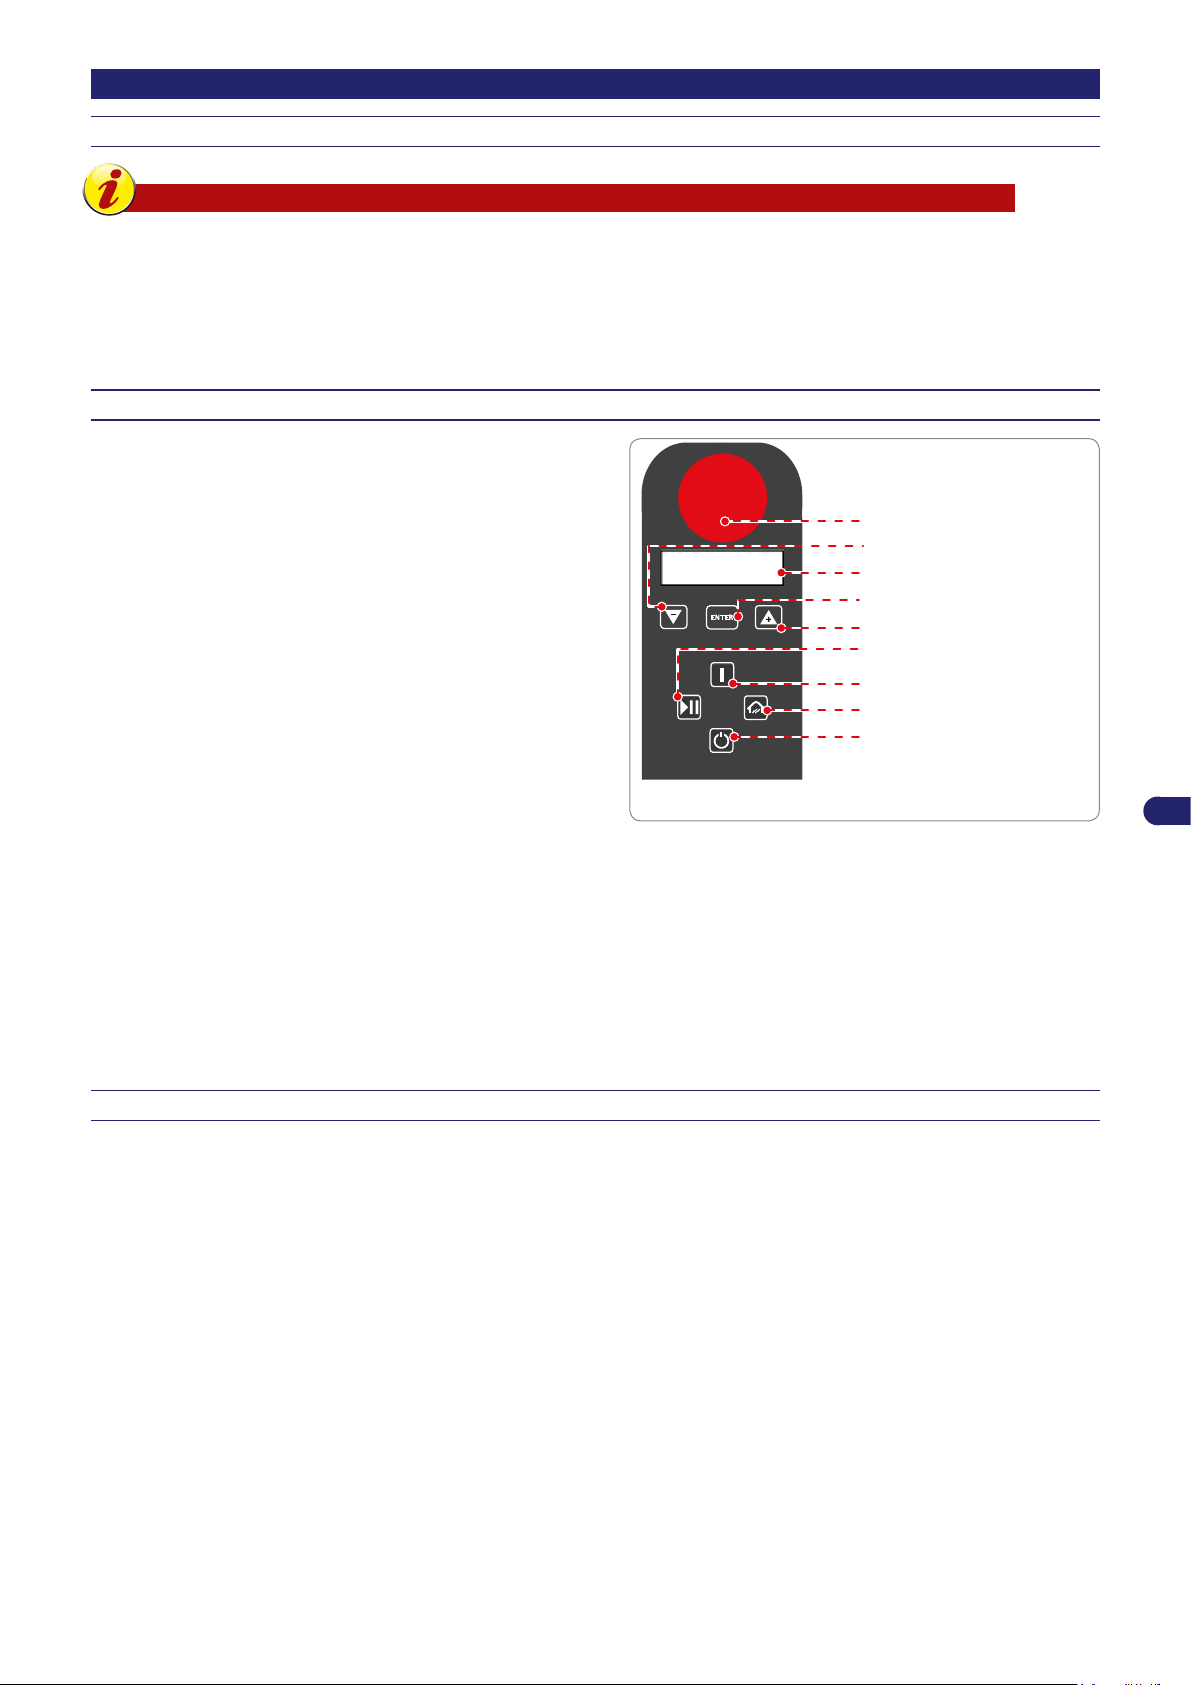
KLAWISZ “ON” (B)
KLAWISZ “ENTER/MENU” (G)
• TA KLAWIATURA JEST PRZYKŁADOWA
KLAWISZ “OFF” (C)
KLAWISZ “HOME/WORK” (E)
KLAWISZ “PLAY/PAUSE” (D)
KLAWISZ “ – ” (H)
KLAWISZ “ + ” (F)
WYŚWIETLACZ (A)
KLAWISZ “STOP” (I)
ZASADY OBOWIĄZUJĄCE PODCZAS UŻYTKOWANIA
Ważne
Przed pierwszym użyciem robota należy dokładnie przeczytać instrukcje i upewnić się, co do pełnego
-
zrozumienia ich treści. Jest to szczególnie ważne dla zaleceń dotyczących bezpieczeństwa.
Należy użytkować robota jedynie zgodnie z jego przeznaczeniem określonym przez Producenta i nie
-
manipulować przy jakichkolwiek jego urządzeniach w celu uzyskania innych osiągów niż te operacyjne.
Nie używać robota i jego końcówek obwodowych w niekorzystnych warunkach pogodowych, zwłaszcza
-
podczas wyładowań atmosferycznych.
OPIS KOMEND ROBOTA
Ilustracja pokazuje rozmieszczenie komend na maszynie.
A. WYŚWIETLACZ: podświetlany w celu wizualizacji wszystkich
funkcji.
B. ON: nacisnąć w celu włączenia kosiarki do trawy.
C. OFF: nacisnąć, aby zatrzymać robota; wyświetlacz wygasza
się.
D. PLAY/PAUSE: nacisnąć, aby zatrzymać kosiarkę do trawy-
robota, pozostawiając wyświetlacz w trybie ”czuwania”; w
tym trybie jest możliwe zaprogramowanie robota. Ponowne
naciśnięcie klawisza wznawia pracę. Po naciśnięciu klawisza,
podczas gdy kosiarka do trawy jest w trakcie ładowania, nie
wznowi ona pracy, dopóki nie zostanie on naciśnięty ponownie
i dopóki z wyświetlacza nie zniknie komunikat “Pause”.
E. HOME/WORK: nacisnąć, by sprawić, że kosiarka do trawy
powróci do bazy i, aby przyspieszyć ładowanie akumulatorów.
Jeżeli klawisz zostanie naciśnięty, gdy kosiarka jest ładowana,
ładowanie zostanie przerwane i kosiarka wznowi pracę.
PL
F. KLAWISZ “+”: nacisnąć podczas pracy w celu ponownego uruchomienia ostrza tnącego wcześniej zatrzymanego. W czasie
programowania nacisnąć przycisk w celu przejścia do kolejnych pozycji znajdujących się w menu.
G. ENTER: nacisnąć podczas pracy w celu uruchomienia funkcji spirali. W czasie programowania nacisnąć w celu zatwierdzenia
i zapamiętania dokonanego wyboru.
H. KLAWISZ “-”: nacisnąć podczas pracy w celu zatrzymania ostrza tnącego. W czasie programowania nacisnąć w celu
cofnięcia się do poprzednich pozycji znajdujących się w menu.
I. STOP: nacisnąć w celu bezpiecznego zatrzymania kosiarki do trawy. Posłużyć się nim tylko w przypadku bezpośredniego
zagrożenia i w celu wykonania czynności konserwacyjnych.
DOSTĘP DO MENU
Funkcje robota mogą zostać zaprogramowane za pomocą różnych funkcji z menu. W tabeli poniżej jest wskazana lista
dostępnych menu wraz z odpowiadającymi funkcjami.
W celu zaprogramowania należy postepować we wskazany sposób:
• podnieść zabezpieczenie ekranu;
• Nacisnąć przycisk „ON” i odczekać kilka sekund na kompletne włączenie się robota. Wpisać hasło (jeżeli jest wymagane)
(patrz „Wpisywanie hasła”). Jeżeli na ekranie widoczne są komunikaty informacyjne, nacisnąć „Enter”;
• jeżeli robot zostaje włączony wewnątrz stacji ładującej, po paru sekundach na wyświetlaczu pojawia się komunikat
“LADOWANIE”, następnie należy nacisnąć klawisz “PLAY/PAUSE”;
• na wyświetlaczu pojawia się napis “PAUZA”;
• nacisnąć klawisz “ENTER”. Wchodzi się do menu użytkownika dotyczącego programowania, a na wyświetlaczu pojawia się
funkcja “USTAWIENIA”.
21
Instrukcja obsługi
Page 22
STEROWANIE
W menu użytkownika dotyczącym programowania, w sprawie sterowania, należy postępować zgodnie z następującymi
instrukcjami:
- “+” e “-”: przechodzi przez poziomy menu w sposób cykliczny lub pozwala na zmianę wartości funkcji pokazanej na wyświetlaczu.
- “ENTER”: przechodzi do poziomu kolejnego menu lub zatwierdza i zapamiętuje wartość pokazaną na wyświetlaczu i przechodzi
do kolejnej funkcji.
- “PLAY/PAUSE”: przechodzi do poziomu poprzedniego menu, aż od wyjścia z programowania.
- “OFF”: wyłącza robota bez zatwierdzania ostatniej funkcji pokazanej na wyświetlaczu.
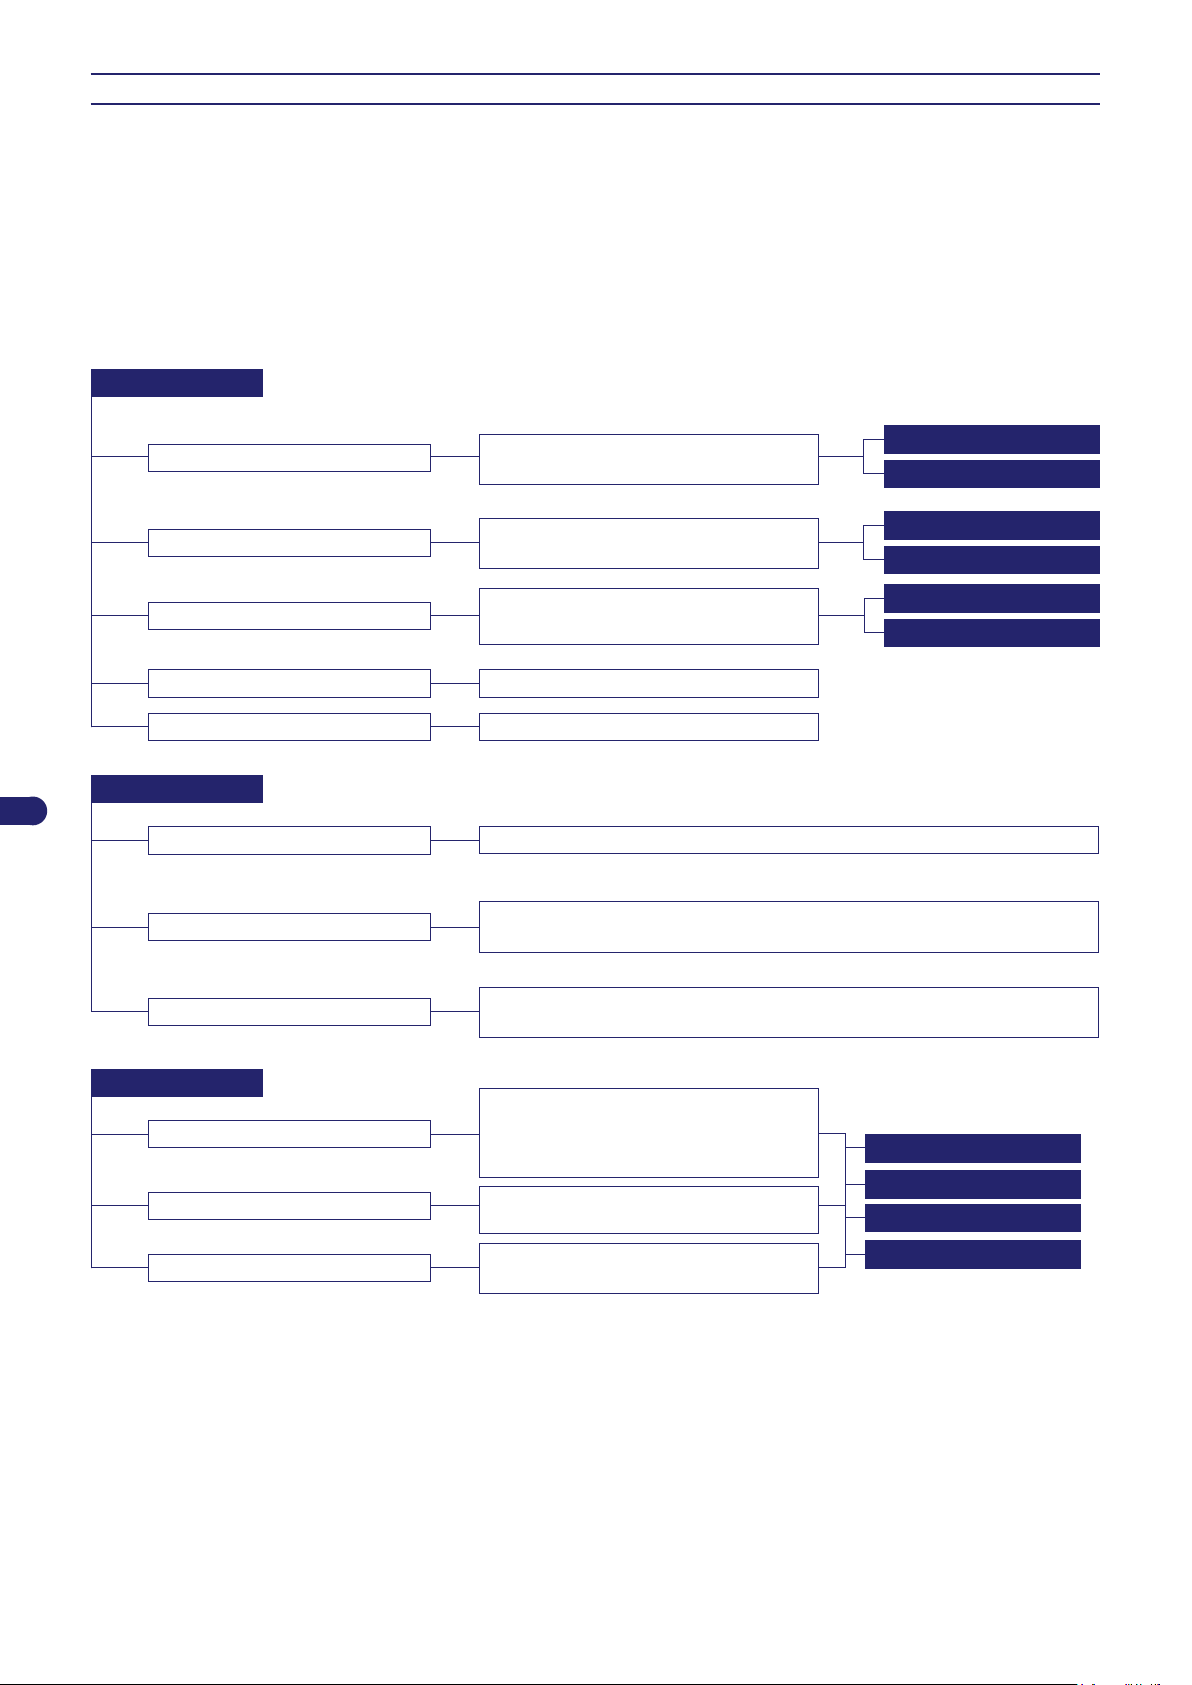
Menu ma strukturę drzewa. Dalej zostanie przedstawione zestawienie wprowadzające do dostępnych funkcji programowania;
szczegółowe objaśnienie każdej funkcji znajduje się na kolejnych stronach pod diagramem przepływu.
Funkcje oznaczone gwiazdką * są dostępne tylko na niektórych modelach. Patrz tabela “Dane Techniczne”.
Ustawienia
PL
Czujnik deszczu
Auto ustawienie (*)
Harmonogram
Powrót do bazy
Data
Czas
Tydzień
Plan Pracy 1
Plan Pracy 2
Określa zachowanie robota w
przypadku deszczu
Aktywacja lub dezaktywacja
rozpoznania skoszonego trawnika
Pozwala na zdecydowanie jaką metodę
powrotu do stacji ładującej wybrać
Konguruje datę
Konguruje godzinę
Reguluje jakie dni są robocze, a jakie dni są dniami odpoczynku
Określa pierwszy przedział godzinowy, w ciągu którego robot został
aktywowany do pracy.
Określa drugi przedział godzinowy, w ciągu którego robot został
aktywowany do pracy
Aktywuj
Dezaktywuj
Aktywuj
Dezaktywuj
Za przewodem
V-Meter (*)
Dodatk.obszar
Instrukcja obsługi
Dodatk.obszar 1
Dodatk.obszar 2
Dodatk.obszar 3 (*)
Określa kongurację ewentualnej strefy
drugorzędnej 1 wskazując wielkość strefy,
odległość od stacji ładującej i kierunek, w
jakim należy podążać, by ją osiągnąć
Określa kongurację ewentualnej
strefy drugorzędnej 2
Określa kongurację ewentualnej
strefy drugorzędnej 3
22
Procent
Odległość
Kierunek
Tryb (*)
Page 23
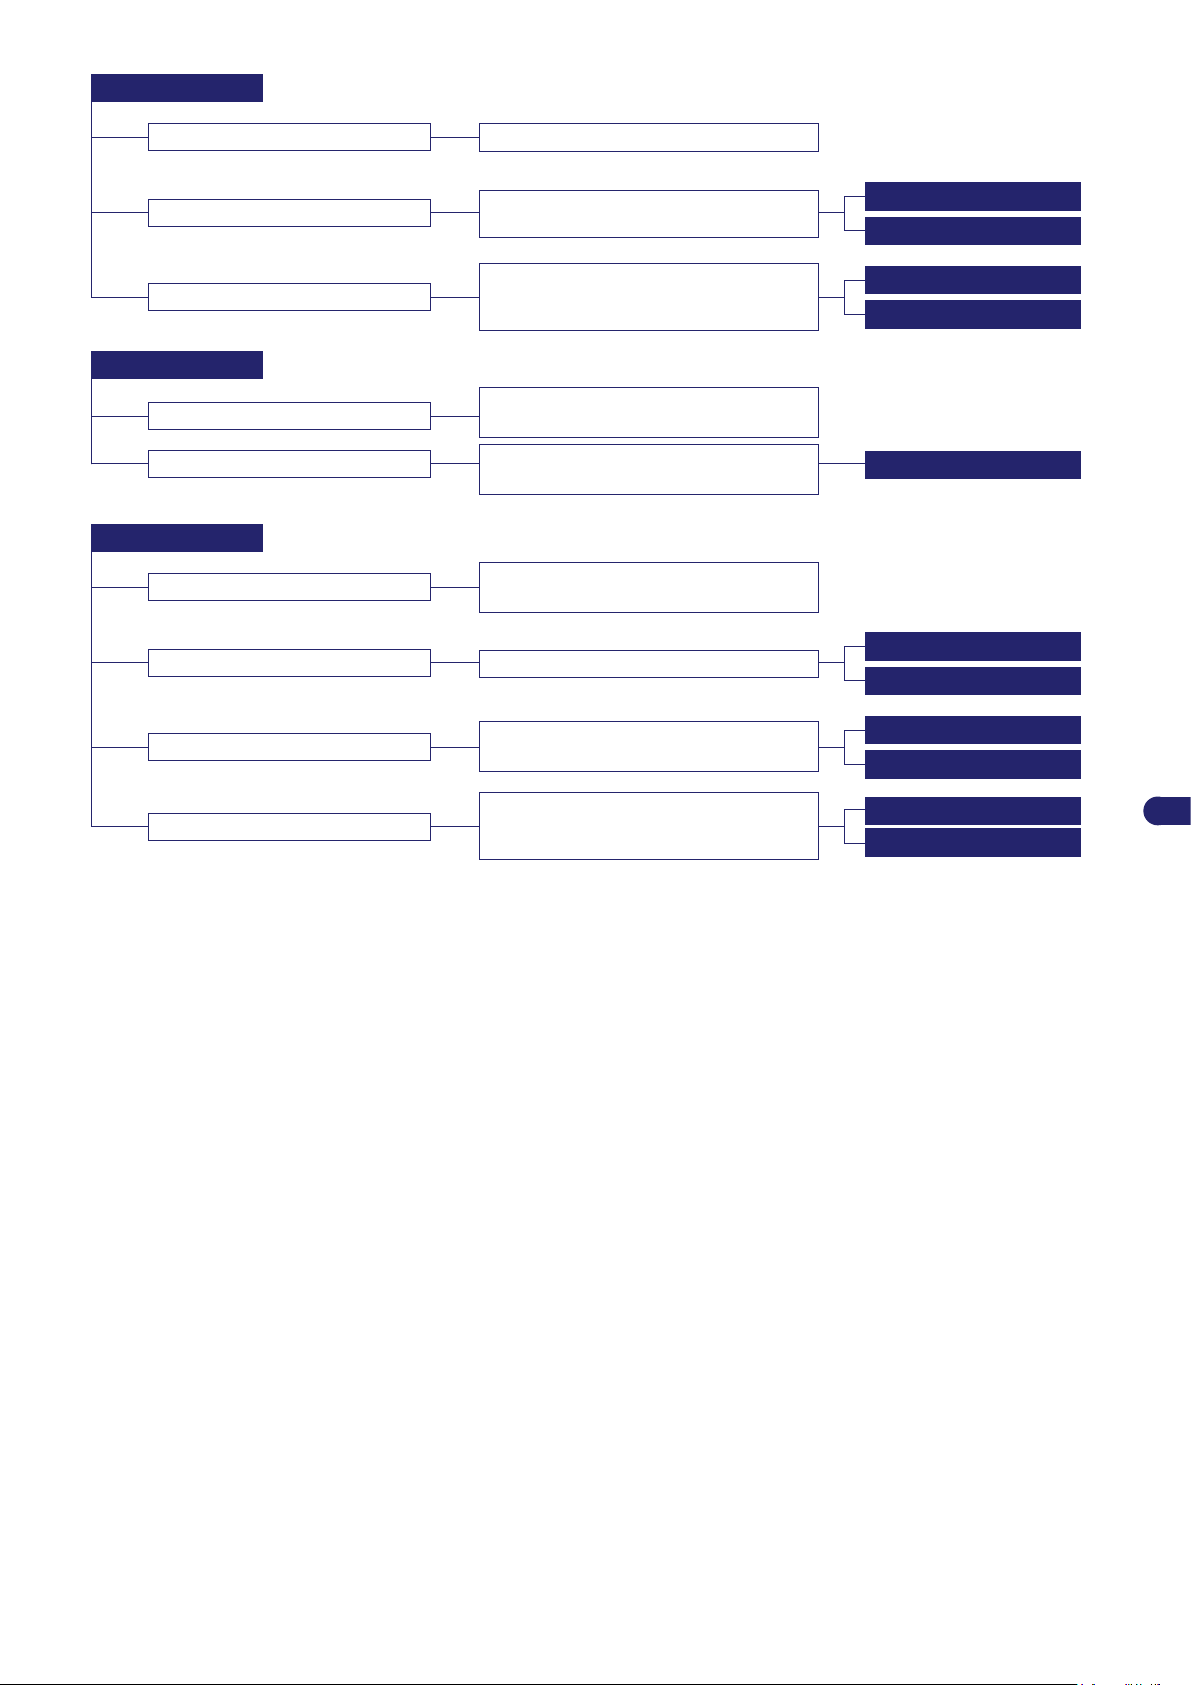
Zabezpieczenia
Blok. klawiatury
Tryb pracy
Automatyczny
Obszar zamknięty (*)
Opcje językowe
Zmień hasło
Hasło na start
Język
Format Daty
Pozwala na wprowadzenie hasła
Określa, czy żądać hasła przy
włączaniu robota
Jeżeli jest aktywowany, zażąda hasła
w celu uzyskania dostępu do funkcji
robota
Ustawia użytkowanie robota w trybie
automatycznym
Ustawia cykl pracy w stree zamkniętej
niewyposażonej w stację ładującą
Ustawienie języka w menu
użytkownika
Ustawia format wprowadzenia daty
Aktywuj
Dezaktywuj
Aktywuj
Dezaktywuj
Czas
DzDz/MM/RR
MM/DzDz/RR
Format czasu
Miara odległości
Ustawia format wprowadzenia
godziny
Ustawia format wprowadzania
odległości podczas zarządzania
strefami drugorzędnymi
24H
12H
Metry
Stopy
PL
23
Instrukcja obsługi
Page 24
USTAWIENIA - TRYBY PROGRAMOWANIA
ENTER
ON
ENTER
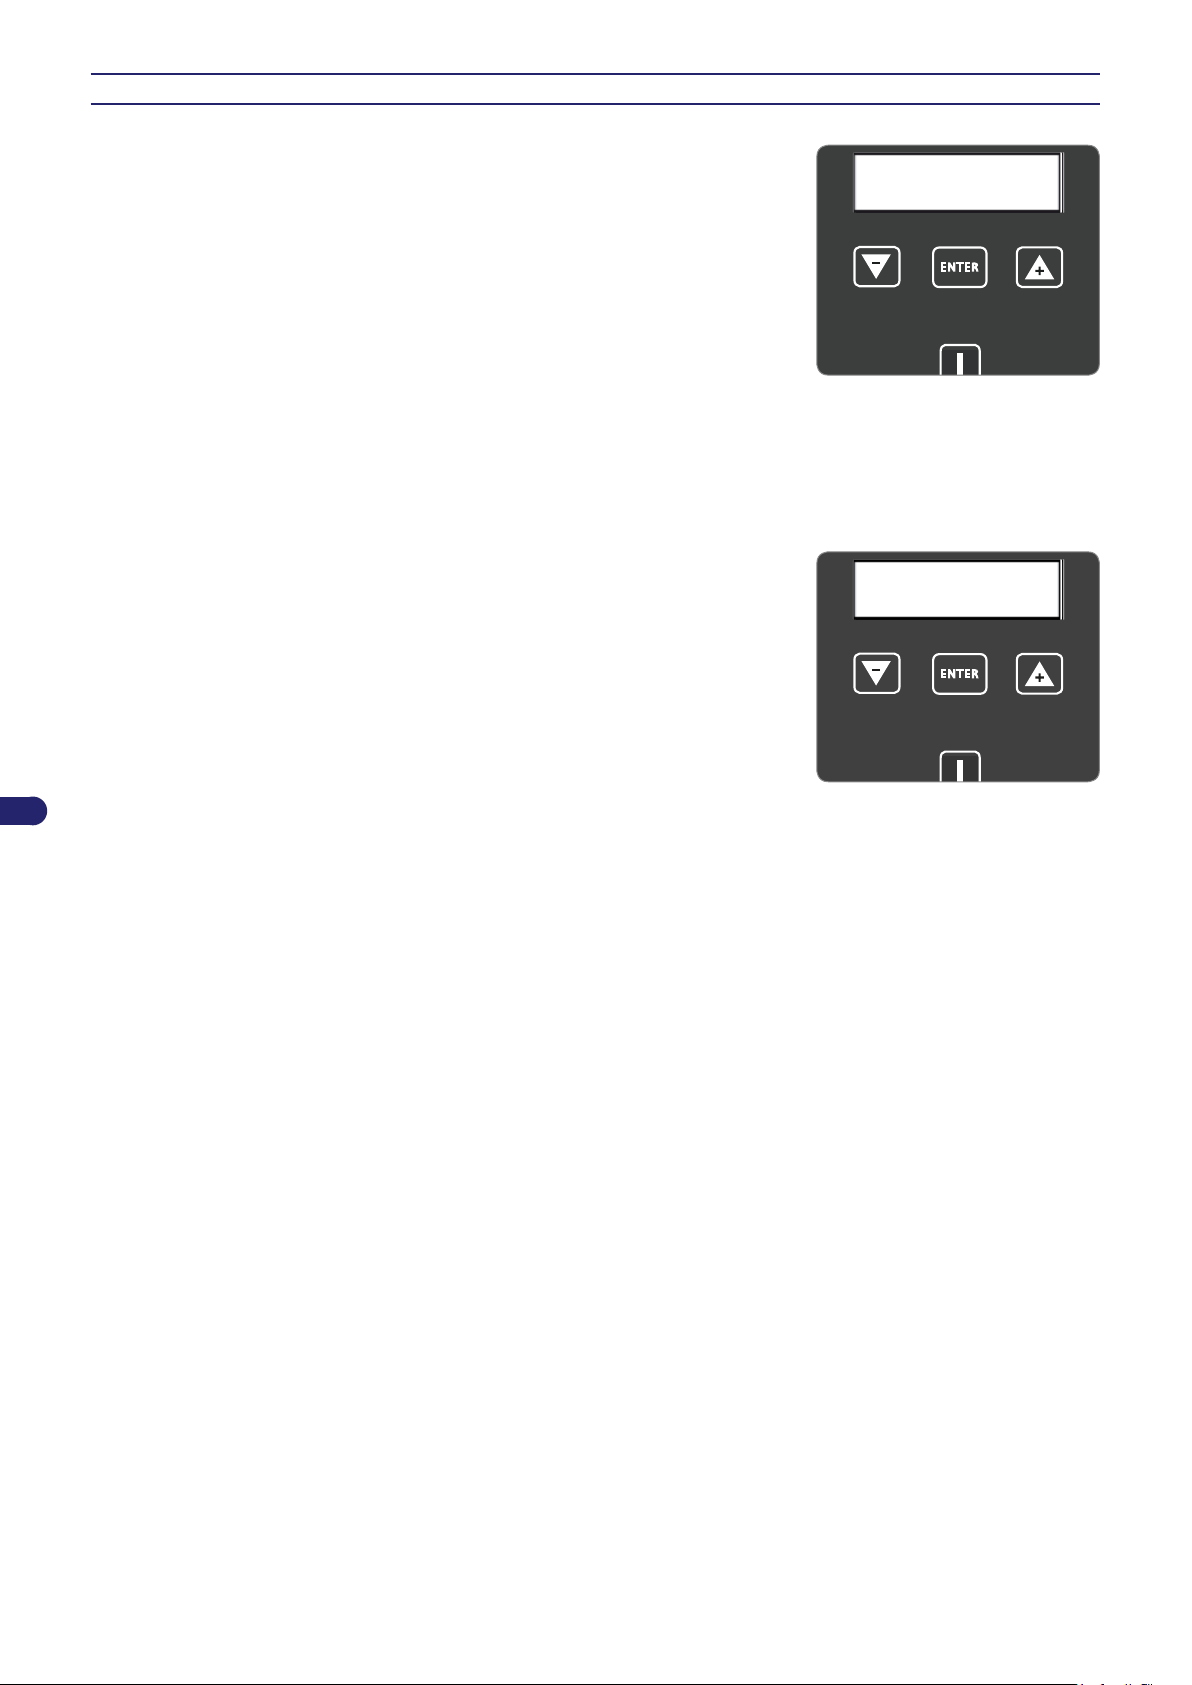
CZUJNIK DESZCZU:
ON
ENTER
DATA
DzDz/MM/RR
PON 00 / 00 / 00
CZUJNIK DESZCZU: Funkcja służąca ustawieniu robota w przypadku deszczu.
Aktywuj: w przypadku deszczu robot powraca do stacji i pozostaje tam w
•
trybie “ładowania”. Po zakończeniu cyklu ładowania robot ponownie rusza i
zaczyna koszenie tylko wtedy, gdy przestał padać deszcz.
Dezaktywuj: w przypadku deszczu robot kontynuuje koszenie.
•
AUTO USTAWIENIE: (tylko dla niektórych wersji, patrz “Dane techniczne”)
funkcja służąca automatycznemu skróceniu czasu koszenia przez robota, w
zależności od stanu trawnika.
Aktywuj: robot skraca czas pracy w zależności od stanu trawy. Kiedy
•
powierzchnia trawnika okazuje się być skoszona, maszyna automatycznie
ustawia przerwę na odpoczynek, co opóźnia kolejne wyjścia ze stacji ładującej.
Jednakowoż praca robota będzie odbywała się w granicach ustawionego
przedziału godzinowego.
Dezaktywuj: robot będzie pracował przestrzegając ustawionego rozkładu
•
pracy i do momentu, dopóki pozwolą na to akumulatory.
POWRÓT DO BAZY: pozwala na wybór metody powrotu do stacji ładującej.
1. “Za przewodem”. robot powraca do stacji ładującej umiejscawiając koła nad
kablem obwodowym.
2. “V-Meter”. Robot będzie przemieszczał się wzdłuż kabla obwodowego w
orientacyjnej odległości od kilku cm do 1 m. (3.2 '), dotykając czasami kabla
przede wszystkim na odcinkach nieprostoliniowych, aż do momentu, gdy
robot nie rozpozna przywołania do stacji ładującej. Patrz rozdział “Instalacja”.
PL
DATA: funkcja służąca do ustawienia daty.
CZAS: funkcja ustawiania godziny.
Instrukcja obsługi
24
Page 25
ROZKŁAD PRACY – TRYBY PROGRAMOWANIA
ON
ENTER
TYDZIEŃ
PWSCPSN
PON 1 B11B11
ON
ENTER
PLAN PRACY
00 : 00 - 00 : 00
TYDZIEŃ: funkcja do programowania dni roboczych robota w ciągu tygodnia.
Kursor automatycznie ustawia się pod literą “P” (Poniedziałek).
Ustawienie wszystkich dni tygodnia na “1111111” oznacza, że robot pracuje
codziennie. Ustawienie na “0000000” oznacza, że robot nie pracuje żadnego
dnia tygodnia.
Wartość 1: dzień pracy robota.
-
Wartość 0: dzień odpoczynku robota.
-
Wartość B: dzień pracy Robota. Przed rozpoczęciem dziennego cyklu
-
pracy robot dokonuje cięcia trawnika wzdłuż krawędzi. Zaleca się
pozostawić wartość częstotliwości ustawioną fabrycznie.
Ważne
W celu lepszego wykorzystania możliwości robota doradza się
zaprogramowanie robota do codziennej pracy.
PLAN PRACY 1: funkcja do ustawienia pierwszego przedziału godzinowego
pracy robota w ciągu dnia.
Kursor ustawia się automatycznie w obszarze pod pierwszym przedziałem
godzinowym (np. od 10:00 do 13:00). Ustawić rozkład rozpoczęcia pracy
i zakończenia pracy. Ustawienie rozkładu pracy na “00:00 – 00:00” jest
równoznaczne z tym, że robot nie będzie pracował w czasie rozkładu pracy 1.
W przypadku gdyby wprowadzony rozkład pracy był błędny, jak na przykład
wtedy, gdyby rozkład pracy nakładał się na rozkład pracy 2, lub gdyby godzina
rozpoczęcia pracy następowała po godzinie jej zakończenia, robot wyemituje
sygnał dźwiękowy i zresetuje ustawioną wartość.
PLAN PRACY 2: funkcja służąca do ustawienia drugiego przedziału godzinowego
pracy robota w ciągu dnia.
Ważne
W przypadku gdyby było potrzebne ustawienie stref
drugorzędnych, jest preferowane zastosowanie w programowaniu
obu rozkładów pracy w celu zwiększenia częstotliwości koszenia
stref.
Ustawienie czasu pracy robota jest niezbędne do dobrego funkcjonowania urządzenia. Wiele parametrów ma wpływ na
kongurację rozkładu pracy, takich jak np. ilość stref drugorzędnych, ilość i moc akumulatorów robota, złożoność powierzchni
trawnika, gatunek trawy itp., itp. Reasumując, jest potrzebne niewielkie zwiększenie godzin pracy w przypadku ogródków
ze strefami drugorzędnymi, ogródków z dużą ilością przeszkód lub w przypadku zróżnicowanych stref. Poniżej zostanie
przedstawiona orientacyjna tabela do zastosowania podczas pierwszej konguracji. NB. Należy ustawić wszystkie dni tygodnia
na “1”-“Dni robocze”.
Model m² (ft²) Rozkład pracy 1 Rozkład pracy 2
150 (1615) 11:00 11:50
300 (3230) 11:00 11:50 15:00 15:50
7030BA0
400 (4304) 10:00 16:00
500 (5380) 10:00 19:00
300 (3230) 11:00 12:40
PL
7030DE0
7030EL0
7030ES0
7030ES0 2000 (21520) 08:00 23:00
500 (5380) 11:00 12:30 15:00 16:30
800 (8608) 10:00 12:00 15:00 17:00
400 (4304) 10:00 12:00
800 (8608) 10:00 12:00 15:00 17:00
1100 (11836) 09:00 20:00
800 (8608) 10:00 12:00 15:00 17:00
1200 (12912) 10:00 13:00 17:00 20:00
1600 (17216) 09:00 22:00
25
Instrukcja obsługi
Page 26
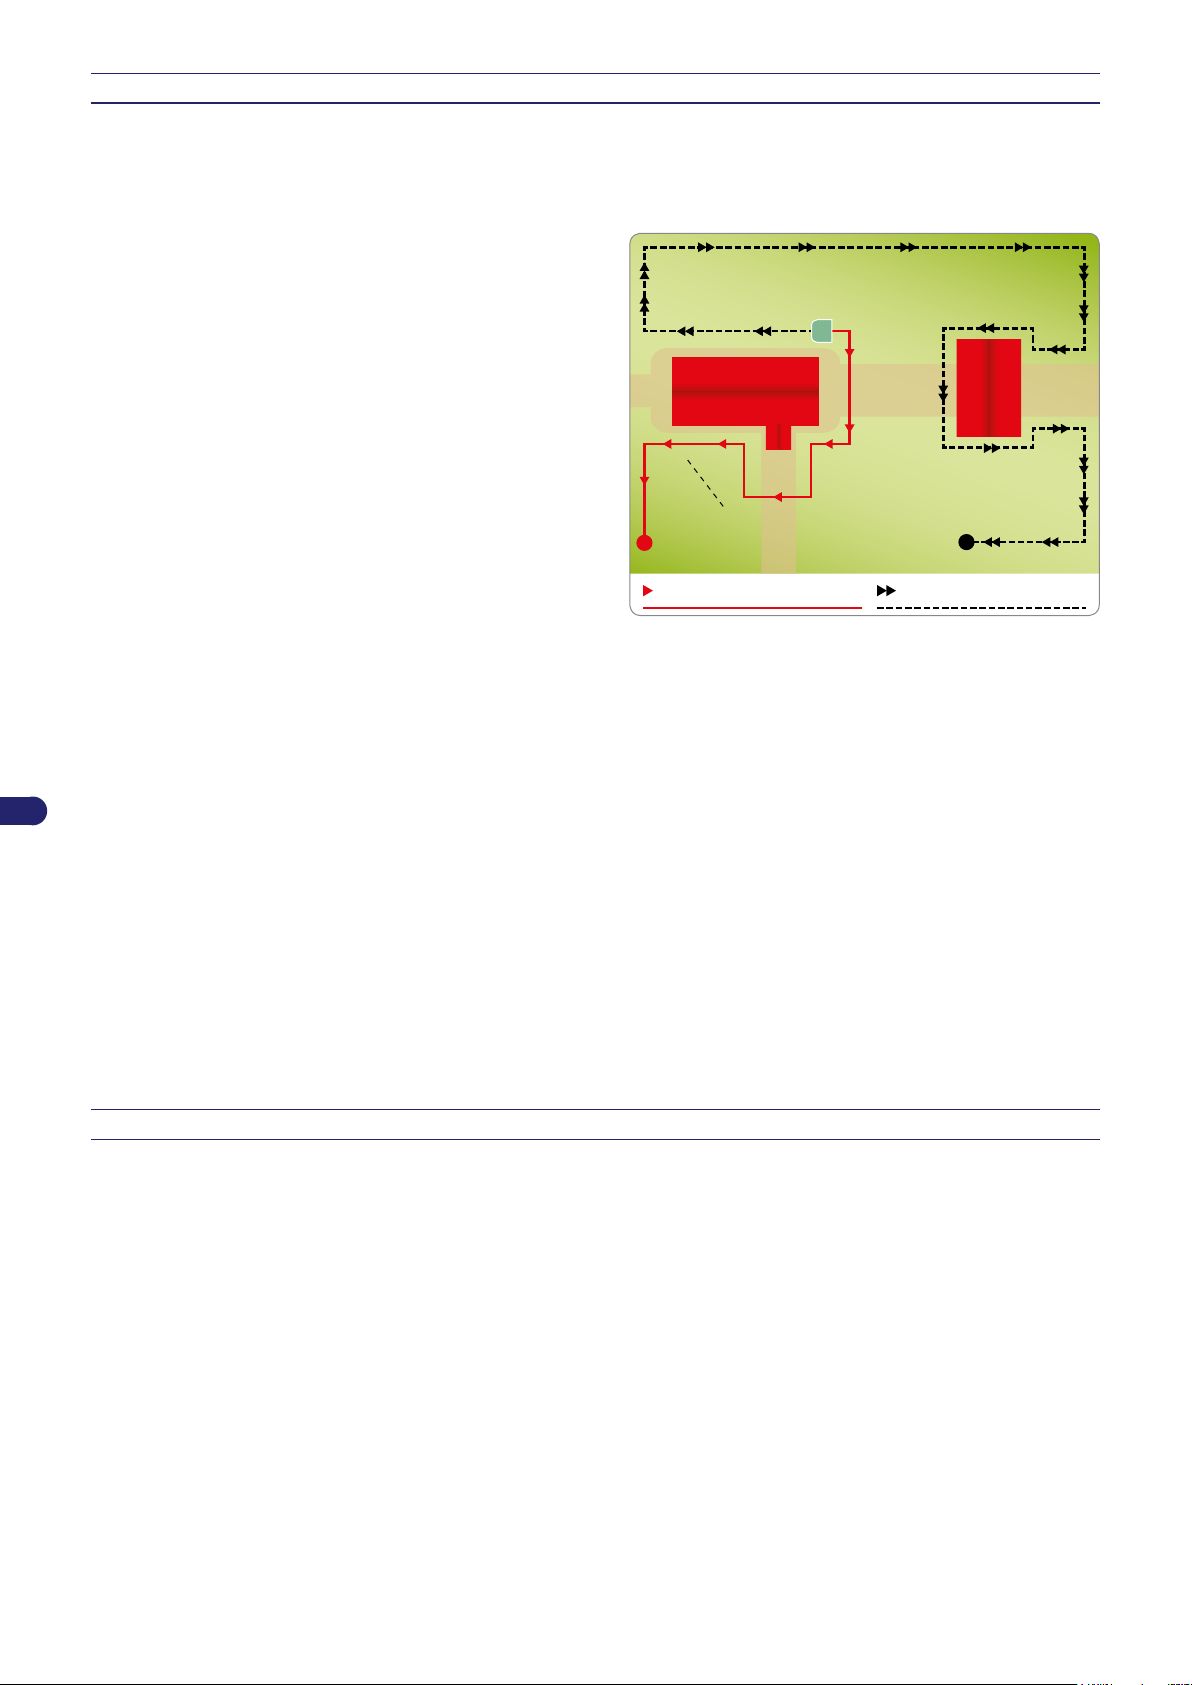
PL
strefa główna
kierunek zgodny z ruchem
wskazówek zegara
kierunek przeciwny do ruchu
wskazówek zegara
strefa drugorzędna 1
(30%, 60M., kierunek
zgodny z ruchem
wskazówek zegara)
strefa drugorzędna 2
(20%, 30M., kierunek przeciwny
do ruchu wskazówek zegara)
STREFY DRUGORZĘDNE - TRYB PROGRAMOWANIA
Jeżeli na obszarze do koszenia znajdują się strefy drugorzędne, na podstawie denicji przedstawionej w rozdziale “Przygotowanie
i odgraniczanie stref pracy” jest konieczne przystąpienie do programowania drugorzędnych stref w celu wskazania robotowi
sposobu dotarcia do drugorzędnej strefy i z jaką częstotliwością.
DODATK. OBSZAR 1: funkcja służąca do określenia automatycznego koszenia drugorzędnej strefy.
Procent: pozwala na ustawienie wielkości drugorzędnej strefy,
-
która ma być skoszona, w stosunku do całkowitej powierzchni
trawnika. Poniżej zostaje przedstawiona tabela będąca
punktem odniesienia podczas konguracji.
10% wskazuje bardzo małą strefę.
•
30% wskazuje strefę stanowiącą około ¹/3 powierzchni
•
ogrodu.
50% wskazuje strefę stanowiącą około połowy powierzchni
•
całego ogrodu.
80% wskazuje strefę drugorzędną większą od strefy
•
pierwotnej.
100% robot za każdym razem jak wyjedzie ze stacji
•
ładującej, będzie postępował za kablem obwodowym w
celu skoszenia strefy drugorzędnej.
Odległość: pozwala na ustawienie potrzebnej odległości po to, by robot mógł dotrzeć do wewnątrz strefy drugorzędnej,
-
postępując za kablem obwodowym. Preferowane jest wzięcie jako punktu odniesienia miejsca w środku drugorzędnej strefy
w celu uzyskania pewności, że robot rozpocznie pracę wewnątrz tej strefy.
Kierunek: wskazuje najkrótszy kierunek jazdy niezbędny do osiągnięcia drugorzędnej strefy. Kierunek może być zgodny
-
z ruchem wskazówek zegara lub przeciwny do ruchu wskazówek zegara. Robot po wyjściu ze stacji ładującej będzie
postępował za kablem w kierunku wskazanym w celu osiągnięcia drugorzędnej strefy.
Tryb: wskazuje sposób dotarcia do strefy drugorzędnej. Należy zastosować metodę “Za przewodem” w przypadkach,
-
gdy w ogrodzie, w pobliżu kabla obwodowego jest dużo przeszkód (mniej niż 2 m) lub jeśli trasa dotarcia robota do stref
drugorzędnych prowadzi poprzez wąskie przejścia (szerokość poniżej 2 m). We wszystkich innych przypadkach jest zalecane
stosowanie metody “V-Meter”.
“Za przewodem”. Robot dociera do strefy drugorzędnej przemieszczając się wzdłuż kabla obwodowego, z kołami
•
umieszczonymi ponad kablem.
“V-Meter”. Robot dociera do strefy drugorzędnej przemieszczając się wzdłuż kabla obwodowego zachowując orientacyjną
•
odległość od kabla, która waha się od kilku cm do 1 m (3.2 ").
DODATK. OBSZAR 2: funkcja służąca do określenia automatycznego koszenia drugorzędnej strefy numer 2. Ustawienie
przewiduje te same parametry konguracji jak dla drugorzędnej strefy 1.
DODATK. OBSZAR 3: (tylko dla niektórych wersji, patrz “Dane techniczne”) funkcja służąca do określenia automatycznego
koszenia drugorzędnej strefy numer 3. Ustawienie przewiduje te same parametry konguracji jak dla drugorzędnej strefy 1.
BEZPIECZEŃSTWO - TRYB PROGRAMOWANIA
ZMIEŃ HASŁO: funkcja służąca do ustawienia lub zmiany hasła.
Nie: służy do niedokonywania zmiany wcześniej wprowadzonego hasła.
-
Tak: służy do wprowadzenia lub zmiany hasła, które będzie użytkowane w celu włączenia robota. Pojawi się żądanie podania
-
w kolejności następujących informacji:
hasło: wprowadzić stare hasło (wartość domyślna producenta 0000);
•
nowe hasło: wpisać nowe hasło. Hasło musi być inne, niż 0000.
•
•
powtórz hasło: powtórz wprowadzenie nowego hasła.
Instrukcja obsługi
26
Page 27
Ważne
W celu wprowadzenia lub zmiany hasła należy najpierw wprowadzić poprzednie hasło, a następnie przystąpić
do wprowadzenia spersonalizowanego hasła. W momencie zakupu hasło wprowadzone przez producenta
składa się z czterech cyfr (0000).
Ważne
Po wprowadzeniu hasła pojawi się żądanie powtórzenia procedury wprowadzania hasła niezbędne dla
uzyskania pewności, że zostało ono wprowadzone prawidłowo. W celu uniknięcia zapomnienia hasła doradza
się wybranie kombinacji łatwej do zapamiętania.
HASŁO NA START: funkcja służąca do zaprogramowania lub nie, żądania wprowadzenia hasła za każdym razem, gdy robot jest
wyłączany i ponownie uruchamiany po długim okresie nieaktywności (np. garażowania w okresie zimowym).
Nie: robot przy każdym włączeniu uruchamia się ponownie i zaczyna pracować bez konieczności wprowadzania hasła. W
-
celu zatwierdzenia parametru robot zażąda hasła.
Tak: robot przy każdym włączeniu nie uruchamia się ponownie i nie zaczyna pracować dopóki nie zostanie wprowadzone
-
hasło.
SPOSÓB UŻYTKOWANIA - TRYB PROGRAMOWANIA
Funkcja służąca do ustawienia trybu pracy robota. Kiedy robot zostaje wyłączony, automatycznie powraca do trybu
“AUTOMATYCZNEGO”.
Automatyczny: normalny tryb pracy. Robot rozpoznaje kabel obwodowy i powraca do stacji ładującej, kiedy to jest potrzebne.
•
Obszar zamknięty: tryb pracy w strefach zamkniętych niewyposażonych w stację ładującą. W celu prawidłowego użytkowania
•
patrz “UŻYTKOWANIE ROBOTA W ZAMKNIĘTYCH STREFACH NIEWYPOSAŻONYCH W STACJĘ ŁADUJĄCĄ.”.
OPCJE JĘZYKOWE - TRYBY PROGRAMOWANIA
JĘZYK: funkcja służąca do wyboru języka wyświetlenia komunikatów lub menu użytkownika. Przejść przez różne funkcje za
pomocą klawisza “+” lub “-“ i zatwierdzić za pomocą klawisza “ENTER”.
FORMAT DATY
•
FORMAT CZASU
•
MIARA ODLEGŁOŚCI
•
Te funkcje pozwalają na spersonalizowanie ustawienia formatu daty, godziny i odległości.
WPROWADZENIE DO UŻYTKOWANIA – TRYB AUTOMATYCZNY
Uruchomienie cyklu automatycznego ma miejsce przy pierwszym wprowadzeniu do eksploatacji lub po długim okresie
nieaktywności.
1. Sprawdzić, czy powierzchnia trawiasta trawnika do koszenia ma wysokość odpowiednią dla prawidłowej pracy robota (patrz
właściwości techniczne).
2. Wyregulować wysokość ścinania (patrz regulacja wysokości ścinania).
3. Sprawdzić, czy strefa pracy została prawidłowo odgraniczona i czy nie występują utrudnienia w prawidłowym funkcjonowaniu
robota, zgodnie ze wskazaniami zawartymi w podrozdziale “Przygotowanie i odgraniczanie stref pracy” i następnych.
4. Umieścić robota wewnątrz stacji ładującej.
5. Nacisnąć przycisk „ON” i odczekać kilka sekund na kompletne włączenie się robota. Wpisać hasło (jeżeli jest wymagane)
(patrz „Wpisywanie hasła”). Jeżeli na ekranie widoczne są komunikaty informacyjne, nacisnąć „Enter”.
PL
6. Jeżeli robot jest uruchamiany po raz pierwszy, należy wykonać programowanie. Jeżeli natomiast robot jest uruchamiany
po długim okresie nieaktywności, należy sprawdzić, czy zaprogramowane funkcje odpowiadają rzeczywistemu stanowi
powierzchni do koszenia (np. dodanie basenu, roślin, itp.) (patrz “Tryb programowania”).
7. Po kilku sekundach na wyświetlaczu pojawia się komunikat „LADOWANIE”.
8. Robot zaczyna kosić trawnik zgodnie z zaprogramowanymi trybami.
9. Upewnić się, czy w ogrodzie nie ma dużych kałuż pozostałych po obtych opadach deszczu. W takim przypadku należy
osuszyć strefę lub upewnić się, że robot jest w stanie “Pauza”.
27
Instrukcja obsługi
Page 28
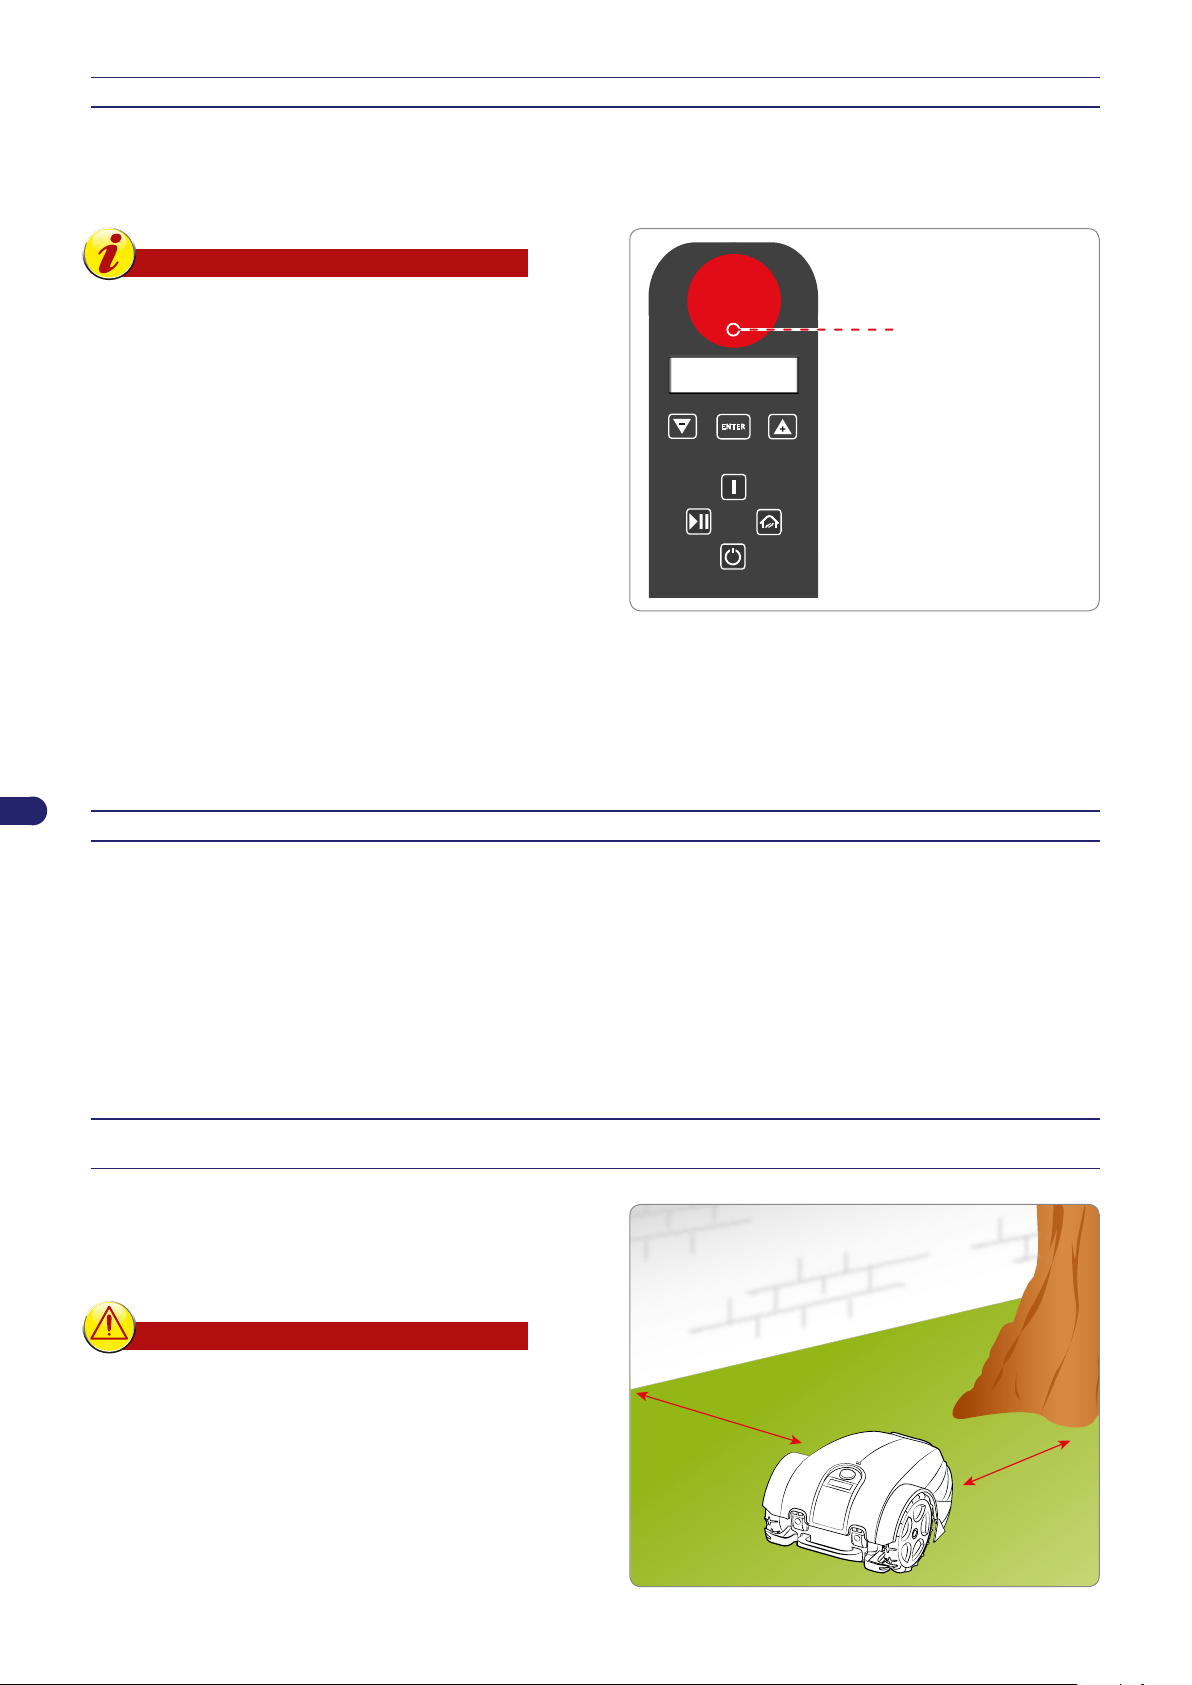
BEZPIECZNE ZATRZYMANIE ROBOTA
ON
HOME
WORK
OFF
PLAY
PAUSE
ENTER
STOP
KLAWISZ “STOP” (A)
min. 100 cm
(39,37 ")
min. 100 cm
(39,37 ")
Może być potrzebne zatrzymanie robota w czasie użytkowania. W normalnych warunkach robot jest zatrzymywany za pomocą
klawisza “OFF”. W warunkach zagrożenia lub w celu wykonania czynności konserwacyjnych należy zatrzymać go w bezpieczny
sposób po to, by uniknąć zagrożenia niepodziewanego uruchomienia się ostrza tnącego. Nacisnąć przycisk “STOP” w celu
zatrzymania robota. Wysunąć wtyczkę zasilania z gniazda elektrycznego.
Ważne
Bezpieczne zatrzymanie robota jest konieczne
do wykonania czynności konserwacyjnych i
naprawczych (np.: wymiana ostrza tnącego,
operacje związane z czyszczeniem itp.).
W celu uruchomienia robota, należy wykonać następujące
czynności:
umieścić robota wewnątrz strefy koszenia;
-
nacisnąć przycisk „ON” i odczekać kilka sekund na kompletne
-
włączenie się robota. Wpisać hasło (jeżeli jest wymagane)
(patrz „Wpisywanie hasła”). Jeżeli na ekranie widoczne
są komunikaty informacyjne, nacisnąć „Enter”. Następuje
włączenie wyświetlacza, na którym w krótkim czasie ukazuje
się sygnalizacja “Przerwa”, co oznacza, że robot jest w stanie
przerwy;
nacisnąć przycisk “PLAY/PAUSE”.
-
PL
Jeśli robot został uruchomiony pozy strefą koszenia, silnik noża
nie włącza się i po krótkim poszukiwaniu sygnału na wyświetlaczu
robota ukazuje się komunikat “POZA GRANICA”. Nacisnąć
na przycisk “OFF”, umieścić robota wewnątrz strefy koszenia i
ponownie wykonać procedurę uruchomienia.
AUTOMATYCZNY POWRÓT DO STACJI ŁADUJĄCEJ
Robot kończy cykl pracy kiedy zaistnieją poniżej wyszczególnione warunki:
zakończenie rozkładu pracy: po zakończeniu rozkładu pracy, robot automatycznie powraca do stacji ładującej i zacznie
-
funkcjonować zgodnie z zaprogramowanymi trybami (patrz “Tryb programowania”);
deszcz: jeśli funkcja jest aktywna, w przypadku deszczu robot wraca automatycznie do stacji ładowania, po czym powraca
-
do działania zgodnie z zaprogramowanym trybem patrz;
akumulatory do ponownego naładowania: robot automatycznie powraca do stacji ładującej;
-
skoszony trawnik (tylko dla niektórych wersji, patrz “Dane techniczne): czujnik wykrywa skoszony trawnik, robot powraca
-
do stacji ładującej i zacznie funkcjonować zgodnie z zaprogramowanymi trybami (patrz “Tryb programowania).
UŻYTKOWANIE ROBOTA W STREFACH ZAMKNIĘTYCH NIEWYPOSAŻONYCH W
STACJĘ ŁADUJĄCĄ
(Tylko na niektórych modelach, patrz “Dane techniczne”).
Uruchomienie robota do pracy w trybie strefy zamkniętej ma
miejsce w celu koszenia zamkniętych stref, odgraniczonych
kablem obwodowym i bez stacji ładującej.
Środki ostrożności - Ostrzeżenie
Przemieszczać robota posługując się odpowiednim
uchwytem. Unikać chwytania robota za podwozie
skorupowe i używać zawsze odpowiedniego
uchwytu.
Umieścić robota wewnątrz strefy pracy w odległości przynajmniej
100 cm (39,37 ") od kabla obwodowego lub jakiejkolwiek innej
przeszkody
Instrukcja obsługi
.
28
Page 29
1. Nacisnąć przycisk „ON” i odczekać kilka sekund na kompletne włączenie
ON
ENTER
PAUZA
ON
ENTER
OBSZAR ZAMKNIETY
60 min
ON
ENTER
HASŁO
0000
ON
ENTER
28m/min 2800rpm
Bateria 75%
się robota. Wpisać hasło (jeżeli jest wymagane) (patrz „Wpisywanie hasła”).
Jeżeli na ekranie widoczne są komunikaty informacyjne, nacisnąć „Enter”.
2. Na wyświetlaczu pojawi się funkcja “PAUZA”.
3. Wejść do trybu programowania aż do wybrania menu “TRYB UŻYTKOWANIA”.
Wybrać “ ZAMKNIĘTĄ STREFĘ” Na wyświetlaczu pojawi się “ZAMKNIĘTA
STREFA - 60 Min.” (wartość domyślna).
4. Nacisnąć jeden z klawiszy “+”, “-” w celu ustawienia minut pracy.
5. Nacisnąć klawisz “ENTER” w celu zatwierdzenia.
6. Naciskać klawisz “PLAY/PAUSE” aż do wyjścia z funkcji programowania po to,
by potem uruchomić robota. Po upływie ustawionego czasu, robot zatrzymuje
się bezpiecznie w pobliżu kabla obwodowego.
7. Przywrócić robota do normalnego funkcjonowania zgodnie z tym, co zostało
opisane w rozdziale “WPROWADZENIE DO UŻYTKOWANIA -TRYB
AUTOMATYCZNY”.
WPROWADZANIE HASŁA
Robot może być zabepieczony przez hasło składające się z czterech cyfr, które użytkownik może aktywować, dezaktywować lub
spersonalizować (patrz “Tryb programowania”).
1. Na wyświetlaczu pojawia się komunikat:
2. Nacisnąć jeden z klawiszy “+”, “-” celu ustawienia pierwszej cyfry.
3. Nacisnąć klawisz “ENTER” w celu zatwierdzenia. Kursor przemieści się do
kolejnego położenia.
4. Powtórzyć procedurę w celu wprowadzenia wszystkich cyfr hasła.
W tym momencie robot jest przygotowany do użytkowania.
WIZUALIZACJA WYŚWIETLACZA W FAZIE PRACY
Podczas gdy kosiarka do trawy pracuje, na wyświetlaczu zostają wyświetlone
następujące dane:
prędkość robota;
-
prędkość noża tnącego;
-
PL
stan naładowania baterii wyrażony w %.
-
Podczas gdy kosiarka do trawy jest w ładowaniu, na wyświetlaczu wyświetla się
komunikat “ŁADOWANIE”.
Jeżeli kosiarka do trawy znajduje się poza rozkładem pracy, na wyświetlaczu
zostanie wyświetlony dzień i rozkład rozpoczęcia pracy.
29
Instrukcja obsługi
Page 30
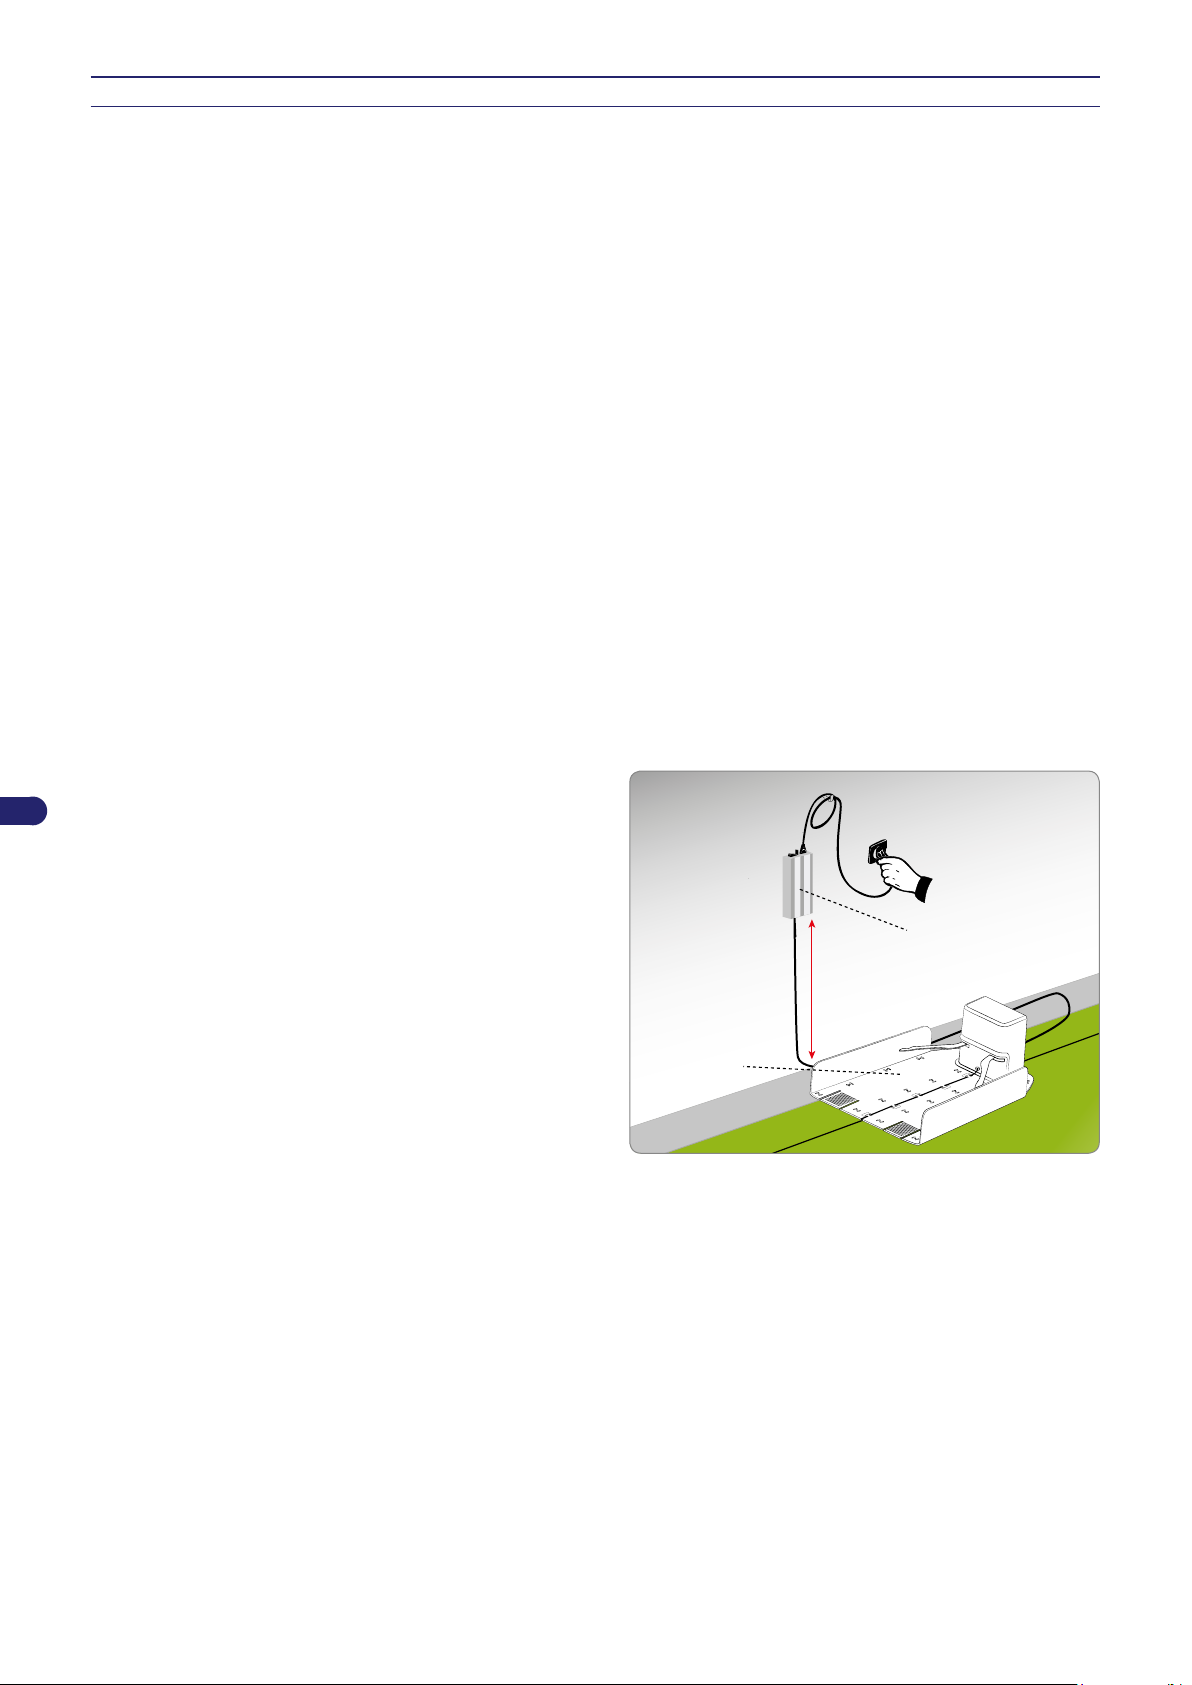
PRZEDŁUŻONY CZAS NIEAKTYWNOŚCI I PONOWNE WPROWADZENIE DO UŻYTKU
Zasilacz (A)
Stacja
ładująca (C)
W przypadku dłuższego nieużywania robota i przed rozpoczęciem sezonu, konieczne jest przeprowadzenie serii czynności w
celu zapewnienia jego prawidłowego funkcjonowania podczas jego ponownego użycia.
1. Naładować całkowicie akumulator przed zimowym garażowaniem. Przeprowadzać ładowanie akumulatora przynajmniej co
5 miesięcy.
2. Wykonać zaplanowaną konserwację za pośrednictwem autoryzowanego sprzedawcy. Takie środki przezorności są niezbędne
do utrzymania robota w dobrym stanie. Zazwyczaj obsługa techniczna obejmuje następujące operacje:
kompletne czyszczenie podwozia robota, ostrza tnącego i wszystkich innych ruchomych części;
•
czyszczenie wnętrza robota;
•
kontrola funkcjonowania robota;
•
kontrola i, o ile to jest konieczne, wymiana zużytych części składowych, takich jak np. ostrze tnące, szczotki (tylko w
•
modelach robota wyposażonych w silnik szczotkowy);
kontrola pojemności akumulatora;
•
w razie potrzeby, sprzedawca może również załadować nowe oprogramowanie.
•
3. Oczyścić dokładnie robota i stację ładującą (patrz “Czyszczenie robota”).
4. Ewentualnie skontrolować zużyte lub uszkodzone części składowe, takie jak np. ostrze tnące i oszacować, czy istnieje
konieczność ich wymiany.
5. Przechowywać robota w chronionym i suchym miejscu w temperaturze otoczenia pomiędzy 10 – 20 °C, z utrudnionym
dostępem dla osób obcych (dzieci, zwierząt, innych ciał obcych itp.) Przechowywać robota w temperaturze niższej niż 20°C
w celu ograniczenia samowyładowania się akumulatora.
PL
6. Wysunąć wtyczkę zasilania (A) z gniazda elektrycznego.
7. Przykryć stację ładującą (C) po to, by do jej wnętrza nie dostały się (liście, papier itp.) i w celu zabezpieczenia płytek
stykowych.
Ponowne uruchomienie
Przed ponownym uruchomieniem robota po długim okresie
nieaktywności, należy postępować w poniżej wskazany sposób.
1. Wsunąć wtyczkę zasilania (A) do gniazdka elektrycznego.
2. Aktywować ponownie główne źródło zasilania elektrycznego.
3. Umieścić robota wewnątrz stacji ładującej.
4. Nacisnąć przycisk „ON” i odczekać kilka sekund na kompletne
włączenie się robota. Wpisać hasło (jeżeli jest wymagane)
(patrz „Wpisywanie hasła”). Jeżeli na ekranie widoczne są
komunikaty informacyjne, nacisnąć „Enter”.
5. Po paru sekundah na wyświetlaczu pojawia się komunikat
“ŁADOWANIE”.
6. W tym momencie robot jest przygotowany do użytkowania
(patrz “Tryby programowania”).
Instrukcja obsługi
30
Page 31
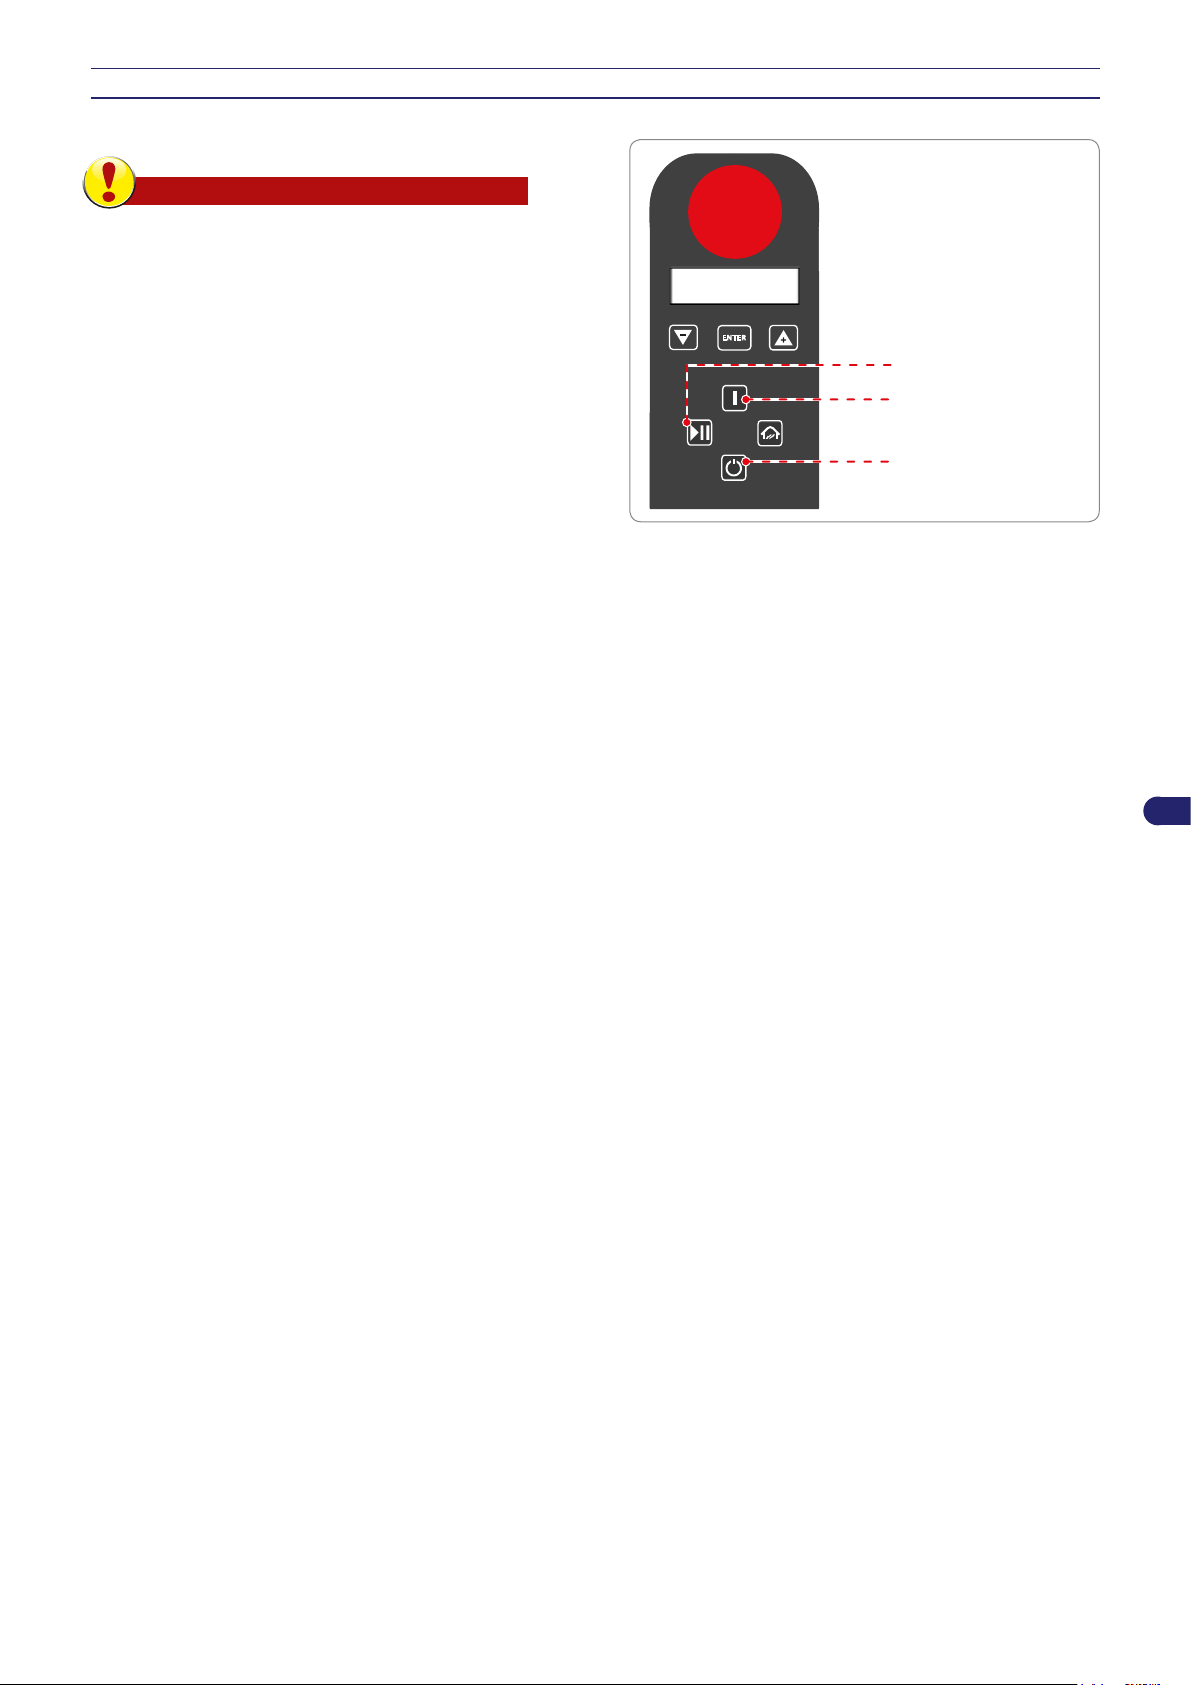
PONOWNE ŁADOWANIE AKUMULTORA PO DŁUGIM OKRESIE NIEAKTYWNOŚCI
ON
HOME
WORK
OFF
PLAY
PAUSE
ENTER
STOP
KLAWISZ “ON” (A)
KLAWISZ “
PLAY/PAUSE
” (B)
KLAWISZ “OFF” (C)
Zagrożenie - Uwaga
Zakazuje się ładowania robota w pobliżu substancji
wybuchowych lub łatwopalnych.
1. Zasilić elektrycznie stację ładującą i upewnić się, czy płytki są
czyste.
2. Umieścić robota wewnątrz stacji ładującej.
3. Nacisnąć przycisk „ON” i odczekać kilka sekund na kompletne
włączenie się robota. Wpisać hasło (jeżeli jest wymagane)
(patrz „Wpisywanie hasła”). Jeżeli na ekranie widoczne są
komunikaty informacyjne, nacisnąć „Enter”.
4. Po paru sekundach na wyświetlaczu pojawia się komunikat
“ŁADOWANIE”.
5. Nacisnąć klawisz “PLAY/PAUSE” (B). Akumulatory rozpoczną
cykl ładowania.
6. Po zakończeniu ładowania (około 6 godzin) nacisnąć klawisz
“OFF” (C).
7. Przechowywać robota w chronionym i suchym miejscu w
temperaturze otoczenia pomiędzy 10 – 20 °C, z utrudnionym
dostępem dla dzieci, zwierząt, innych ciał obcych itp.
PL
31
Instrukcja obsługi
Page 32
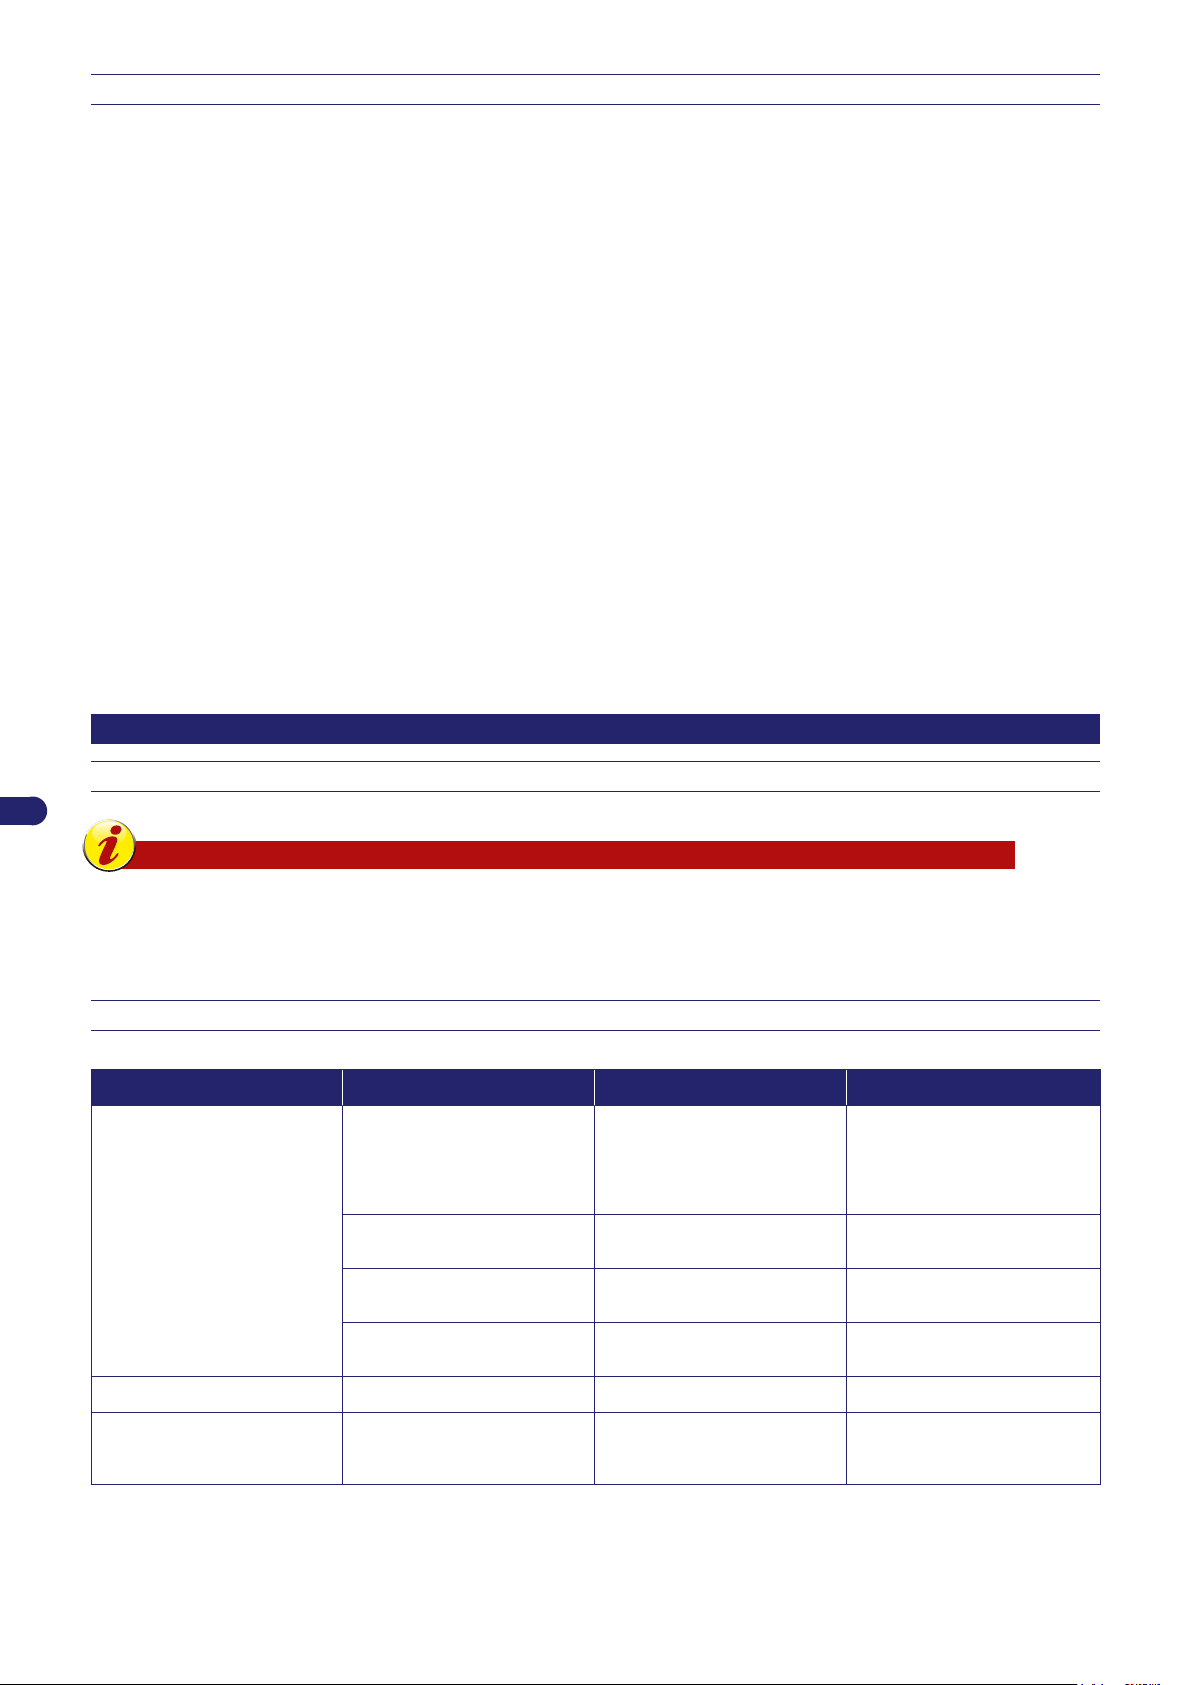
WSKAZÓWKI DOTYCZĄCE UŻYTKOWANIA
Poniżej zostają podane są użyteczne wskazówki dotyczące użytkowania robota:
nawet będąc odpowiednio zaopatrzonym w dokumentację dotyczącą użytkowania robota, podczas pierwszego użycia należy
-
przeprowadzić symulację pewnych testowych manewrów, aby zapoznać się z komendami i głównymi funkcjami;
sprawdzić dokręcenie śrub mocujących główne mechanizmy;
-
często kosić trawnik, aby uniknąć nadmiernego porostu trawy;
-
nie użytkować robota do koszenia trawy, jeżeli jej wysokość jest wyższa niż 1 cm (0,40 ") w stosunku do ostrza tnącego. W
-
przypadku wysokiej trawy podnieść ostrze tnące po to, by je stopniowo obniżać w kolejnych dniach;
jeśli trawnik jest wyposażony w automatyczny system zraszający, należy zaprogramować robota w taki sposób, aby powrócił
-
do stacji ładującej na co najmniej godzinę przed rozpoczęciem nawadniania;
sprawdzić nachylenia terenu i upewnić się, że najwyższe dopuszczalne ich wartości nie są przekroczone, aby użycie robota
-
nie stwarzało niebezpiecznych sytuacji;
zalecamy zaprogramowanie robota taki sposób, by nie pracował więcej niż to potrzebne, przy uwzględnieniu zróżnicowanego
-
porostu trawy w różnych porach roku, po to by nie ulegał on niepotrzebnemu zużyciu, i aby nie doszło do zmniejszenia
trwałości akumulatorów;
podczas pracy robota, należy upewnić się, że trawnik jest wolny od osób postronnych (zwłaszcza dzieci, osób starszych
-
lub niepełnosprawnych) oraz zwierząt domowych, aby zapobiec niebezpieczeństwu. Aby uniknąć takich zagrożeń, należy
używać robota w stosownych porach.
Producent nie gwarantuje całkowitej zgodności pomiędzy robotem do koszenia a innymi rodzajami systemów bezprzewodowych,
takimi jak piloty, nadajniki radiowe, urządzenia akustyczne, podziemne ogrodzenia elektryczne dla zwierząt itp.
PL
KONSERWACJA CODZIENNA
ZALECENIA CO DO KONSERWACJI
Ważne
Podczas wykonywania czynności konserwacyjnych należy używać środków ochrony osobistej wskazanych
przez Producenta, zwłaszcza przy pracy z ostrzem tnącym. Przed przystąpieniem do jakichkolwiek czynności
konserwacyjnych należy upewnić się, że robot został bezpiecznie zatrzymany (patrz. “Bezpieczne zatrzymanie
robota”).
TABELA PRZEDZIAŁÓW CZASOWYCH ZAPLANOWANEJ KONSERWACJI OKRESOWEJ
Częstotliwość Część składowa Rodzaj konserwacji Odniesienie
Co tydzień
Ostrze tnące
Głowice ładujące
akumulatorów
Płytki stykowe
Wyczyścić ostrze tnące i
sprawdzić jego skuteczność.
Wymienić ostrze, jeśli jest
wygięte z powodu uderzenia
lub gdy jest bardzo użyte
Wyczyścić i usunąć wszelkie
ślady korozji
Wyczyścić i usunąć wszelkie
ślady korozji
Patrz “Czyszczenie robota”
Patrz “Wymiana ostrza
tnącego”
Patrz “Czyszczenie robota”
Patrz “Czyszczenie robota”
Czujnik deszczu
Co miesiąc Robot Wykonać czyszczenie Patrz “Czyszczenie robota”
Raz do roku lub na
zakończenie sezonu
Instrukcja obsługi
Robot
Wyczyścić i usunąć wszelkie
ślady korozji
Dokonać przeglądu w
upoważnionym Ośrodku
Obsługi Technicznej
32
Patrz “Czyszczenie robota”
Patrz “Przedłużony czas
nieaktywności i ponowne
wprowadzenie do użytku”
Page 33
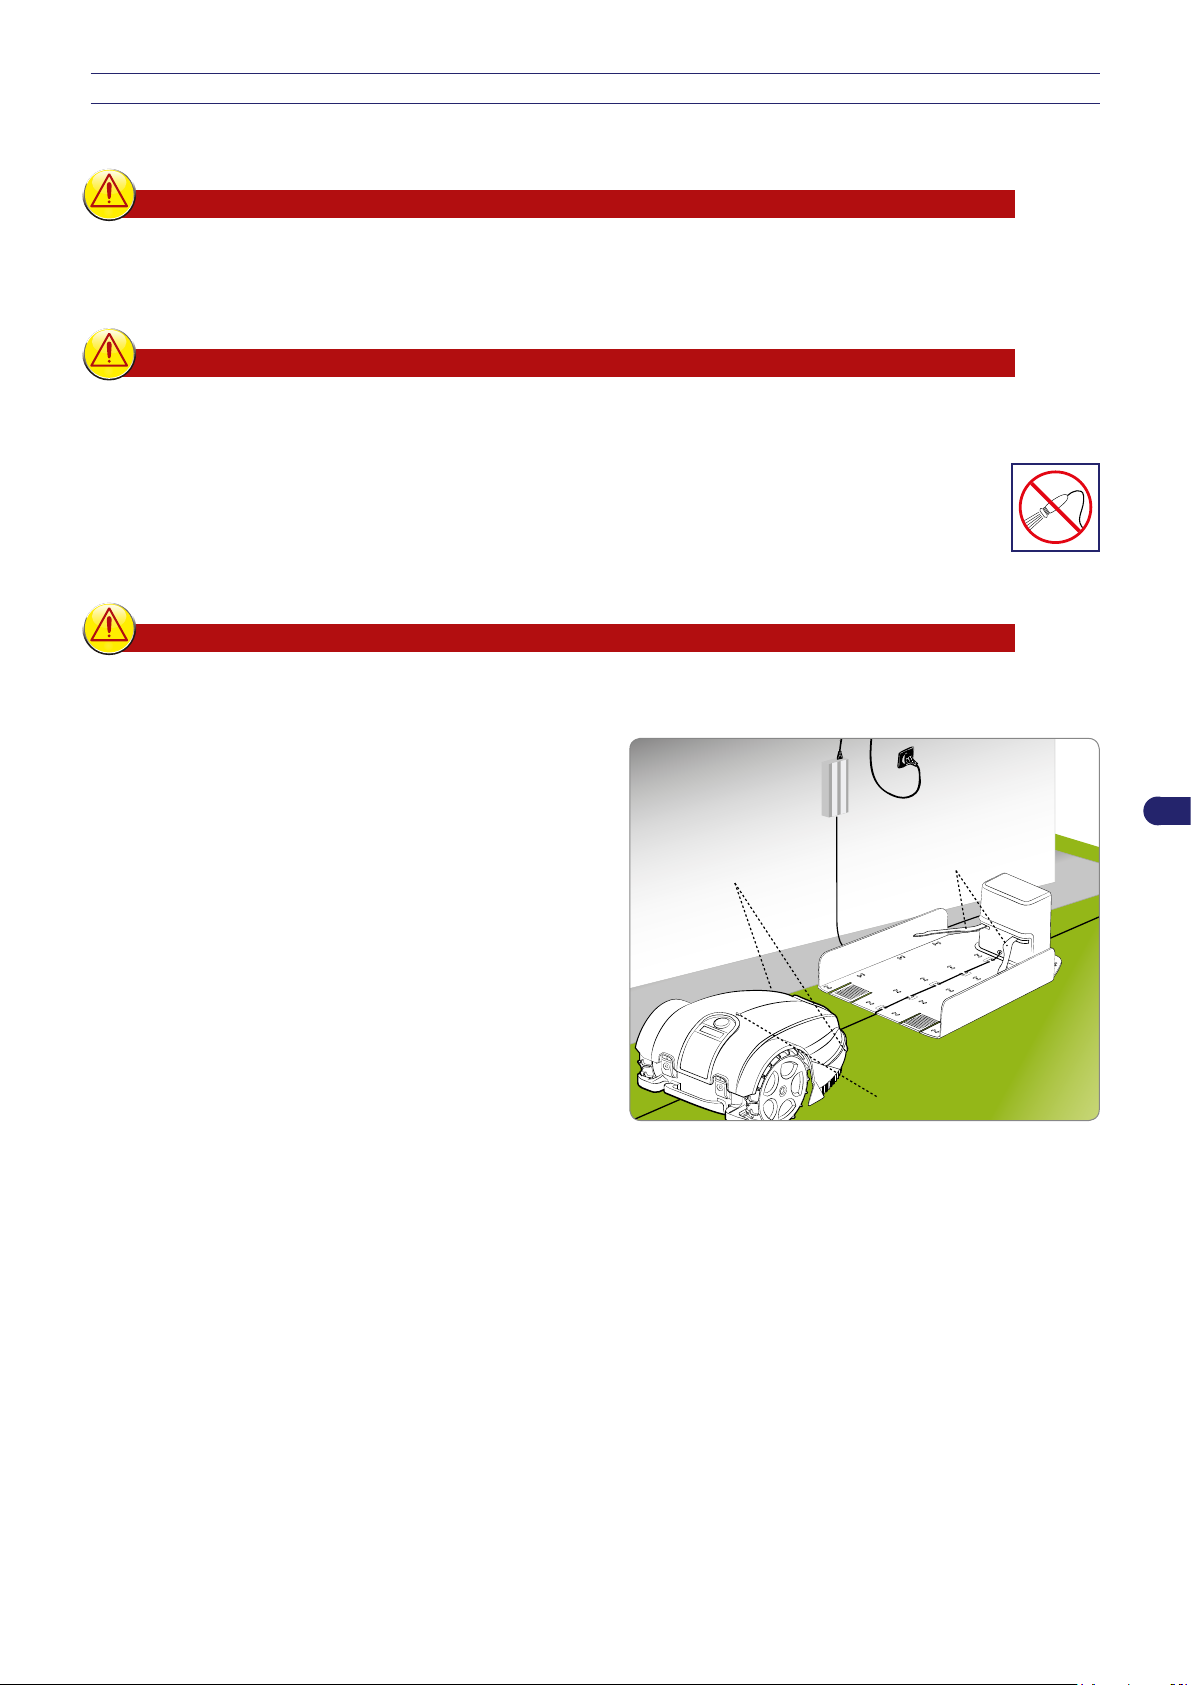
CZYSZCZENIE ROBOTA
Głowice ładujące (A)
Płytki stykowe (B)
Czujnik deszczu (C)
1. Bezpiecznie zatrzymać robota (patrz “Bezpieczne zatrzymanie robota”).
Środki ostrożności - Ostrzeżenie
Używać rękawic ochronnych, aby zapobiec poranieniu dłoni.
2. Przed użytkowaniem należy wyczyścić zewnętrzne powierzchnie robota gąbką nawilżoną ciepłą wodą z neutralnym
detergentem, po uprzednim jej wyciśnięciu w celu usunięcia nadmiaru wody.
Środki ostrożności - Ostrzeżenie
Użycie nadmiernej ilości wody mogłoby spowodować jej przenikanie do wewnątrz i mogłoby uszkodzić
komponenty elektryczne.
3. Nie używać rozpuszczalników lub benzyny, aby nie uszkodzić lakierowanych powierzchni i komponentów
plastikowych.
4. Nie myć wewnętrznych części robota i nie używać strumienia wody pod ciśnieniem, aby zapobiec
uszkodzeniu komponentów elektrycznych i elektronicznych.
Środki ostrożności - Ostrzeżenie
Aby zapobiec nieodwracalnemu uszkodzeniu części elektrycznych i elektronicznych, nie należy zanurzać
robota w części lub w całości w wodzie, gdyż nie jest on wodoszczelny.
5. Sprawdzić dolną część robota (obszar ostrza tnącego, kół
przednich i tylnych) i przy pomocy odpowiedniej szczotki
usunąć wszelki kamień osadowy i/lub pozostałości, które
mogłyby zakłócić prawidłowe funkcjonowanie robota.
6. Usunąć ewentualne pozostałości trawy i listowia ze strefy
uchwytu robota.
7. Wyczyścić głowice ładujące akumulatora (A), płytki stykowe
(B) i suchą ściereczką usunąć ślady korozji lub nalot powstały
wskutek kontaktu elektrycznego i w razie konieczności użyć
drobnoziarnistego papieru ściernego.
8. Wyczyścić czujnik deszczu (C) i usunąć resztki zanieczyszczeń
lub ślady oksydacji.
9. Wyczyścić wnętrze stacji ładującej, aby usunąć z niej wszelkie
nagromadzone pozostałości.
PL
33
Instrukcja obsługi
Page 34
WYSZUKIWANIE USZKODZEŃ
AWARIE, ICH PRZYCZYNY I ŚRODKI ZARADCZE
Poniższe informacje mają na celu pomoc w określeniu i naprawieniu nieprawidłowości i/lub awarii mogących się zdarzyć
podczas fazy użytkowania. Niektóre usterki mogą być usunięte przez użytkownika; inne wymagają określonych umiejętności
technicznych lub specjalnych umiejętności i w związku z tym muszą być naprawiane przez wykwalikowany personel posiadający
potwierdzone doświadczenie w rozwiązywaniu konkretnych problemów.
Środki ostrożności - Ostrzeżenie
W razie konieczności kontroli robota zatrzymać urządzenie w bezpiecznych warunkach (patrz „Bezpieczne
zatrzymywanie robota”), aby zapobiec niespodziewanemu uruchomieniu noża.
Problem Przyczyny Środki zaradcze
PL
Nieprawidłowe wibracje
Robot wydziela nadmierny
hałas
Uszkodzone ostrze tnące
Ostrze tnące zanieczyszczone przez
pozostałości (taśmy, sznurki, fragmenty
plastikowe itp.)
Robot został uruchomiony w obecności
nieprzewidzianych przeszkód (opadłe
gałęzie, zapomniane przedmioty itp.)
Awaria silnika elektrycznego
Zbyt wysoka trawa
Wymienić ostrze tnące na nowe (patrz “Wymiana
ostrza”)
Bezpiecznie zatrzymać robota (patrz
“Bezpieczne zatrzymanie robota”). Usunąć
pozostałości z ostrza
Środki ostrożności - Ostrzeżenie
Używać rękawic ochronnych, aby zapobiec
poranieniu dłoni
Bezpiecznie zatrzymać robota (patrz
“Bezpieczne zatrzymanie robota”)
Usunąć przeszkody i ponownie uruchomić
robota (patrz “Wprowadzenie do użytkowania -
Tryb automatyczny”)
Zlecić naprawę lub wymianę silnika najbliższemu
autoryzowanemu centrum obsługi technicznej
AZwiększyć wysokość ścinania (patrz
“Regulacja wysokości ścinania”)
Wykonać wstępne koszenie obszaru przy
pomocy normalnej kosiarki do trawy
Robot nie umiejscawia się
prawidłowo wewnątrz stacji
ładującej
Robot zachowuje się
nieprawidłowo wokół
kwietników
Robot pracuje w
nieprawiłowych rozkładach
pracy
Robot nie wykonuje
szybkiego powrotu
Instrukcja obsługi
Nieprawidłowe położenie kabla
obwodowego lub kabla zasilającego
stację ładującą
Osiadanie terenu w pobliżu stacji
ładującej
Błędne ułożenie kabla obwodowego
Błędne ustawienie zegara
Błędne ustawienie rozkładu pracy
Szybki powrót nieprawidłowo
przygotowany
34
Sprawdzić podłączenie stacji ładującej (patrz
“Instalacja stacji ładującej i zasilacza”)
Umiejscowić stację ładującą na płaskiej i
stabilnej powierzchni (patrz “Planowanie
instalacji urządzenia”)
Ponownie prawidłowo umieścić kabel obwodowy
(kierunek przeciwny do ruchu wskazówek
zegara) (patrz “Instalacja kabla obwodowego”)
Ponownie ustawić zegar robota (patrz “Tryb
programowania”)
Ponownie ustawić rozkład pracy (patrz “Tryb
programowania”)
Skontrolować prawidłowość przygotowania
szybkiego powrotu (patrz “Przygotowanie
szybkiego powrotu robota do stacji ładującej”)
Page 35
Problem Przyczyny Środki zaradcze
Obszar pracy nie jest
całkowicie skoszony
Strefa drugorzędna nie
została całkowicie skoszona
Niedostateczna liczba godzin pracy
Ostrze tnące zanieczyszczone
kamieniem osadowym i/lub
pozostałościami
Zużycie ostrza tnącego
Obszar pracy jest zbyt wielki w
porównaniu z rzeczywistą wydajnością
robota
Akumulatory zakończą niebawem swój
cykl trwałości użytkowej
Akumulatory nie są kompletnie
naładowane
Błędne programowanie
Przedłużyć rozkład pracy (patrz “Tryb
programowania”)
Zatrzymać bezpiecznie robota (patrz
“Bezpieczne zatrzymanie robota”)
Środki ostrożności - Ostrzeżenie
Używać rękawic ochronnych, aby zapobiec
zagrożeniu poranienia dłoni
Oczyścić ostrze tnące
Wymienić ostrze tnące na oryginalną część
zamienną (patrz “Wymiana ostrza tnącego”)
Dostosować strefę pracy (patrz “Dane
techniczne”)
Wymienić akumulatory na oryginalne części
zamienne (patrz “Wymiana akumulatorów”)
Wyczyścić i wyeliminować ewentualne ślady
korozji z punktów stykowych akumulatorów
(patrz “Czyszczenie robota”)
Zaprogramować prawidłowo strefę drugorzędną
(patrz “Tryb programowania”)
Na wyświetlaczu pojawia się
komunikat “Service”
Na wyświetlaczu pojawia się
komunikat “Podnoszenie”
Na wyświetlaczu pojawia się
komunikat “Brak Sygnału”
Na wyświetlaczu pojawia się
komunikat “Poza granica”
Oznacza to, iż jest konieczne
dokonanie przeglądu robota
Robot jest uniesiony nad terenem
Kabel obwodowy nie jest prawidłowo
podłączony (przerwanie kabla, brak
podłączenia elektrycznego itp.)
Nadmierne nachylenie terenu
Błędnie ułożony kabel obwodowy
Kabel obwodowy odgraniczający strefy
wewnętrzne (kwietniki, krzewy, itp.)
ułożony w kierunku zgodnym z ruchem
wskazówek zegara
należy zwrócić się do najbliższego centrum
serwisowego
Sprawdzić, czy robot nie jest zablokowany lub
czy zatrzymany przez jakiś przedmiot.
Usunąć ewentualne resztki trawy znajdujące się
pod podwoziem, które mogą zablokować czujniki
(patrz “Czyszczenie robota”)
Skontrolować funkcjonalność zasilania
elektrycznego, prawidłowość podłączenia
zasilacza i stacji ładującej (patrz “Instalacja stacji
ładującej i zasilacza)
Odgraniczanie strefy o nadmiernym nachyleniu
(patrz “Planowanie instalacji urządzenia”)
Sprawdzić, czy kabel został prawidłowo
zainstalowany (nadmierna głębokość,
umieszczenie go w pobliżu metalowych
przedmiotów, odległość od kabla, który
odgranicza dwa elementy mniejsza niż 70 cm,
itp.) (patrz “Planowanie instalacji urządzenia”)
Ponownie umieścić prawidłowo kabel obwodowy
(w kierunku przeciwnym do ruchu wskazówek
zegara) (patrz “Instalacja kabla obwodowego”)
PL
Przegrzanie zasilacza
Nieprawidłowy napęd kół
35
Zastosować odpowiednie rozwiązania w
celu zmniejszenia temperatury zasilacza
(przewietrzyć lub zmodykować strefę instalacji,
itp.) (patrz “Planowanie instalacji urządzenia”)
Skontrolować, i jeśli to jest potrzebne,
zamocować prawidłowo koła
Instrukcja obsługi
Page 36
Problem Przyczyna Środki zaradcze
Na wyświetlaczu pojawia się
komunikat “Błąd koła”
Teren nierówny lub z przeszkodami,
które utrudniają przemieszczanie się
Należy sprawdzić, czy trawnik do koszenia jest
równy, i czy nie ma w nim żadnych dziur, nie
ma na nim kamieni, ani innych przeszkód. W
przeciwnym razie należy wykonać niezbędne
czynności przygotowujące trawnik (patrz
“Przygotowanie i odgraniczanie stref pracy
(głównych i drugorzędnych)”)
PL
Na wyświetlaczu pojawia się
komunikat “Wysoka trawa”
lub “Błąd noży”
Na wyświetlaczu pojawia się
komunikat “Przechylenie”
Jeden lub oba silniki napędu kół są
uszkodzone
Uszkodzone ostrze tnące
Ostrze tnące zanieczyszczone przez
pozostałości (taśmy, sznurki, fragmenty
plastikowe, itp.)
Uruchomienie robota nastąpiło
w obecności nieprzewidzianych
przeszkód (opadłe gałęzie, zapomniane
przedmioty, itp.)
Uszkodzenie silnika elektrycznego
Zbyt wysoka trawa
Robot znajduje się na terenie
nachyleniu przekraczającym
dopuszczalne wartości graniczne
Naprawić lub wymienić silnik w najbliższym
autoryzowanym centrum serwisowym
Wymienić ostrze tnące na nowe (patrz “Wymiana
ostrza”)
Zatrzymać bezpiecznie robota (patrz
“Bezpieczne zatrzymanie robota”)
Środki ostrożności - Ostrzeżenie
Używać rękawic ochronnych, aby zapobiec
zagrożeniu poranienia dłon
Oczyścić ostrze tnące z pozostałości
Zatrzymać bezpiecznie robota (patrz
“Bezpieczne zatrzymanie robota”)
Usunąć przeszkody i ponownie uruchomić
robota (patrz “Wprowadzenie do użytkowania -
Tryb automatyczny”)
Naprawić lub wymienić silnik w najbliższym
autoryzowanym centrum serwisowym
Zwiększyć wysokość ścinania (patrz “Regulacja
wysokości ścinania”) Wykonać wstępne
koszenie obszaru przy pomocy zwyczajnej
kosiarki do trawy
Odłączyć poprzez odgraniczenie strefę o
nachyleniu przekraczającym dozwolone wartości
graniczne
Dioda LED
(C) nie
zapala się
Dioda
LED (C)
przekaźnika jest
włączona
Brak napięcia zasilania
Przepalony bezpiecznik
Przerwany kabel obwodowy
Sprawdzić prawidłowość przyłączenia zasilacza
do gniazda prądu
Wymienić bezpiecznik w najbliższym
autoryzowanym centrum serwisowym
Zatrzymać bezpiecznie robota (patrz
“Bezpieczne zatrzymanie robota”). Odłączyć
zasilacz z gniazda prądu. Wykonać złączenie
kabla obwodowego
Instrukcja obsługi
36
Page 37
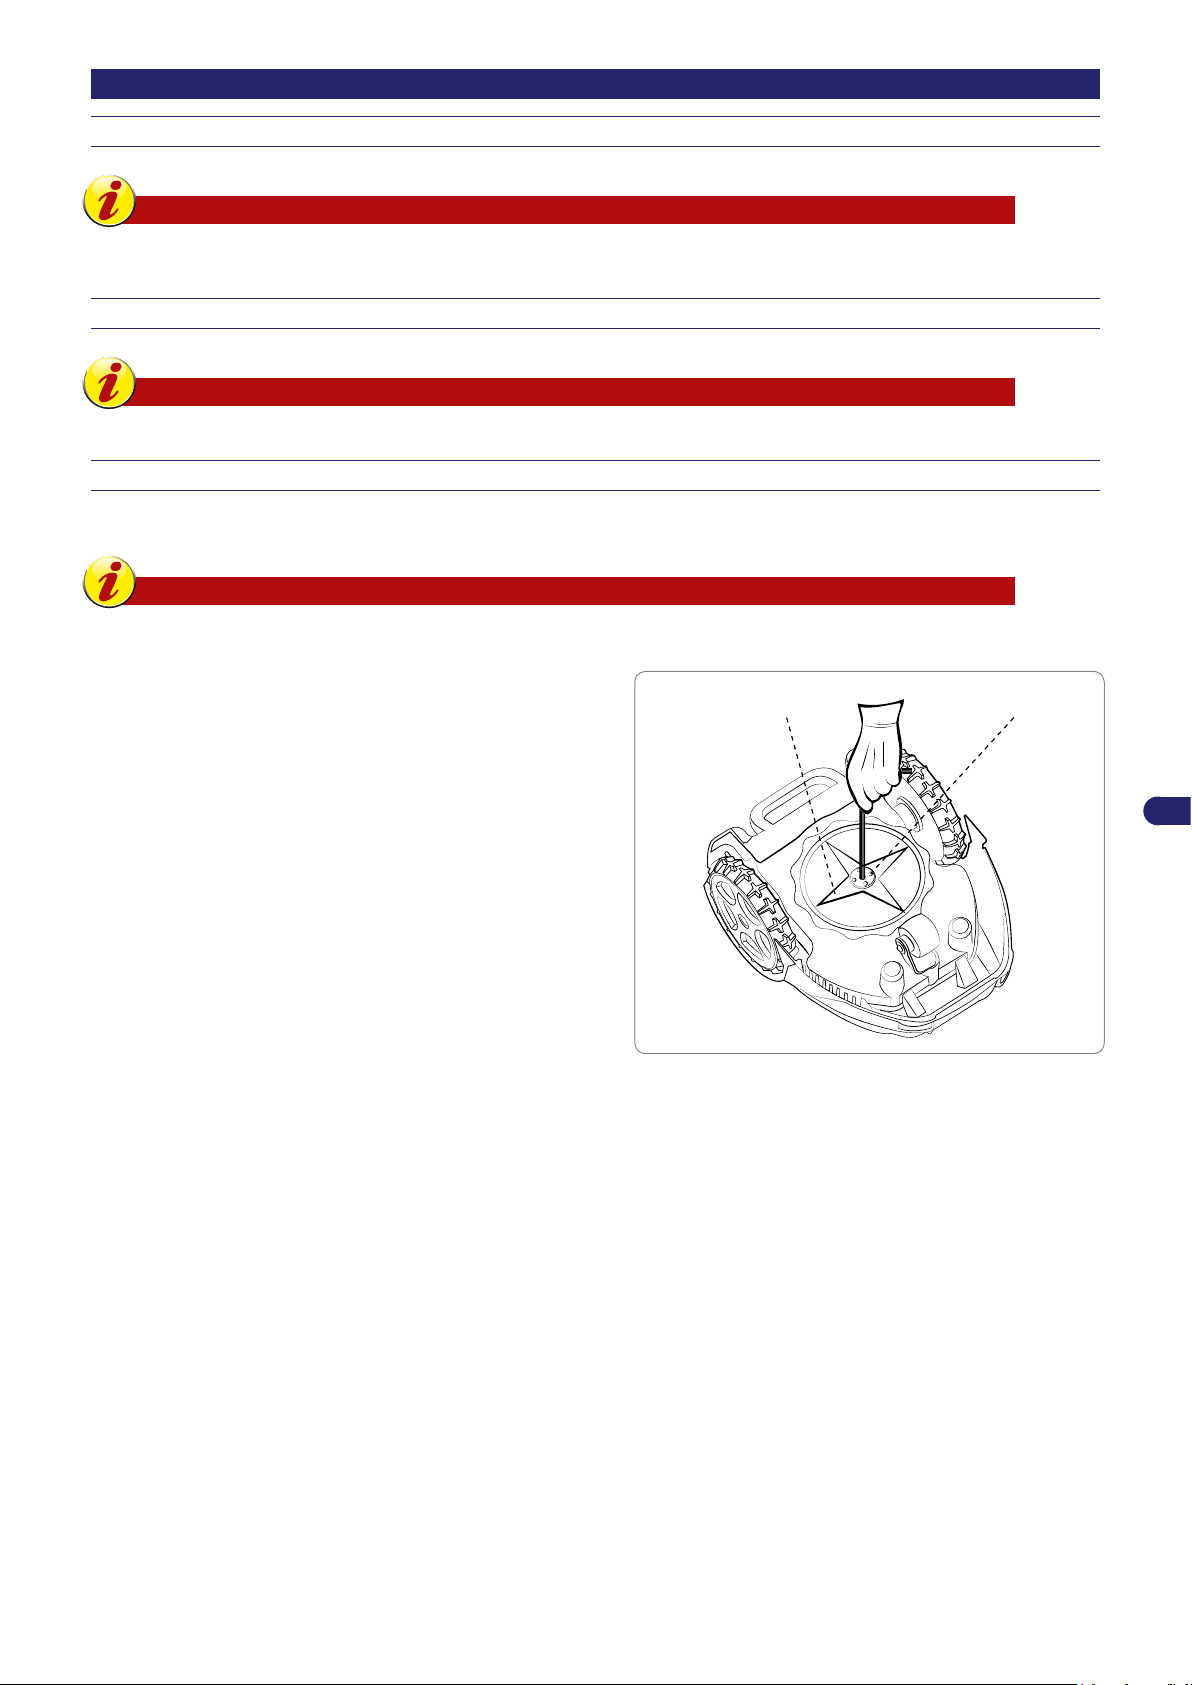
WYMIANA CZĘŚCI SKŁADOWYCH
ostrze tnące (A) śruba (B)
ZALECENIA CO DO WYMIANY CZĘŚCI
Ważne
Wykonywać operacje wymiany i naprawy zgodnie ze wskazówkami Producenta lub skontaktować się z
Centrum Obsługi Technicznej, jeśli operacje takie nie zostały opisane w instrukcji obsługi.
WYMIANA AKUMULATORÓW
Ważne
Wymienić akumulatory w autoryzowanym centrum serwisowym.
WYMIANA OSTRZA TNĄCEGO
1. Zatrzymać bezpiecznie robota (patrz “Bezpieczne zatrzymanie robota”).
Ważne
Używać rękawic ochronnych, aby zapobiec zagrożeniu poranienia dłoni.
Do wymiany stosować wyłącznie nóż oryginalny odpowiedni do
urządzenia.
MODEL: 7030BA0, 7030DE0, 7030EL0, 7030ES0
Kod noża tnącego: 075Z15000B, 075Z07800A
2. Odwrócić robota i ustawić go tak, aby nie uszkodzić maski
silnika.
3. Odkręcić śruby (B) w celu demontażu ostrza (A).
4. Umieścić nowe ostrze i dokręcić śruby.
5. Przekręcić robota z powrotem do pozycji roboczej.
PL
37
Instrukcja obsługi
Page 38
UTYLIZACJA ROBOTA
Niniejszy produkt, po zakończeniu jego eksploatacji jest klasykowany jako odpady typu WEEE (zużyty
•
sprzęt elektryczny i elektroniczny), a zatem zabrania się usuwania go jako zwykłe odpady komunalne czy
odpady komunalny zmieszane, czy też jako odpady komunalne selekcjonowane.
Podczas wycofywania produktu z eksploatacji użytkownik musi upewnić się, by produkt był przesłany
•
do recyklingu zgodnie z lokalnie obowiązującymi przepisami; w szczególności użytkownik ma obowiązek
oddzielenia elementów elektrycznych i elektronicznych oraz przekazania ich do utylizacji do centrów
autoryzowanych do gromadzenia odpadów WEEE, lub zwrócenia sprzedawcy całego produktu w fazie
dokonywania nowego zakupu. Nieautoryzowane pozbycie się odpadów pochodzących ze zużytego
sprzętu elektrycznego i elektronicznego (WEEE) jest karalne na podstawie obowiązujących przepisów
prawa na terytorium popełnienia stwierdzonego wykroczenia.
Obecność niebezpiecznych substancji w urządzeniach elektrycznych i elektronicznych ma negatywny
•
wpływ na środowisko i na zdrowie człowieka, dlatego też na użytkowniku spoczywa obowiązek
przyczynienia się do recyklingu i innych form odzysku odpadów pochodzących ze sprzętu elektrycznego
i elektronicznego WEEE.
Wszystkie części składowe, które muszą zostać oddzielnie zgromadzone i w szczególny sposób
•
utylizowane, są oznakowane odpowiednimi znakami.
Środki ostrożności – Ostrzeżenie
WEEE- Odpady pochodzące ze zużytego sprzętu elektrycznego i elektronicznego (WEEE) mogą zawierać
niebezpieczne substancje działające szkodliwie na środowisko i na zdrowie człowieka. Użytkownik jest
zobowiązany do prawidłowej utylizacji odpadów WEEE poprzez dostarczenie ich do specjalnych centrów
autoryzowanych do zbiórki tego typu odpadów.
PL
Opakowanie - opakowanie produktu jest wykonane z materiałów zdatnych do recyklingu i musi być wyrzucane do specjalnych
•
pojemników zbiorczych znajdujących się w centrach autoryzowanych do zbiórki tego typu odpadów.
Akumulatory - zużyte i wyładowane akumulatory zawierają substancje szkodliwe dla środowiska i dla zdrowia człowieka,
•
a zatem nie mogą być usuwane jako zwykłe odpady komunalne. Użytkownik jest zobowiązany do utylizowania zużytych
akumulatorów w sposób bezpieczny i przyjazny dla środowiska wyrzucając je do specjalnych pojemników zbiorczych
znajdujących się w centrach autoryzowanych do ich zbiórki.
Instrukcja obsługi
38
Page 39
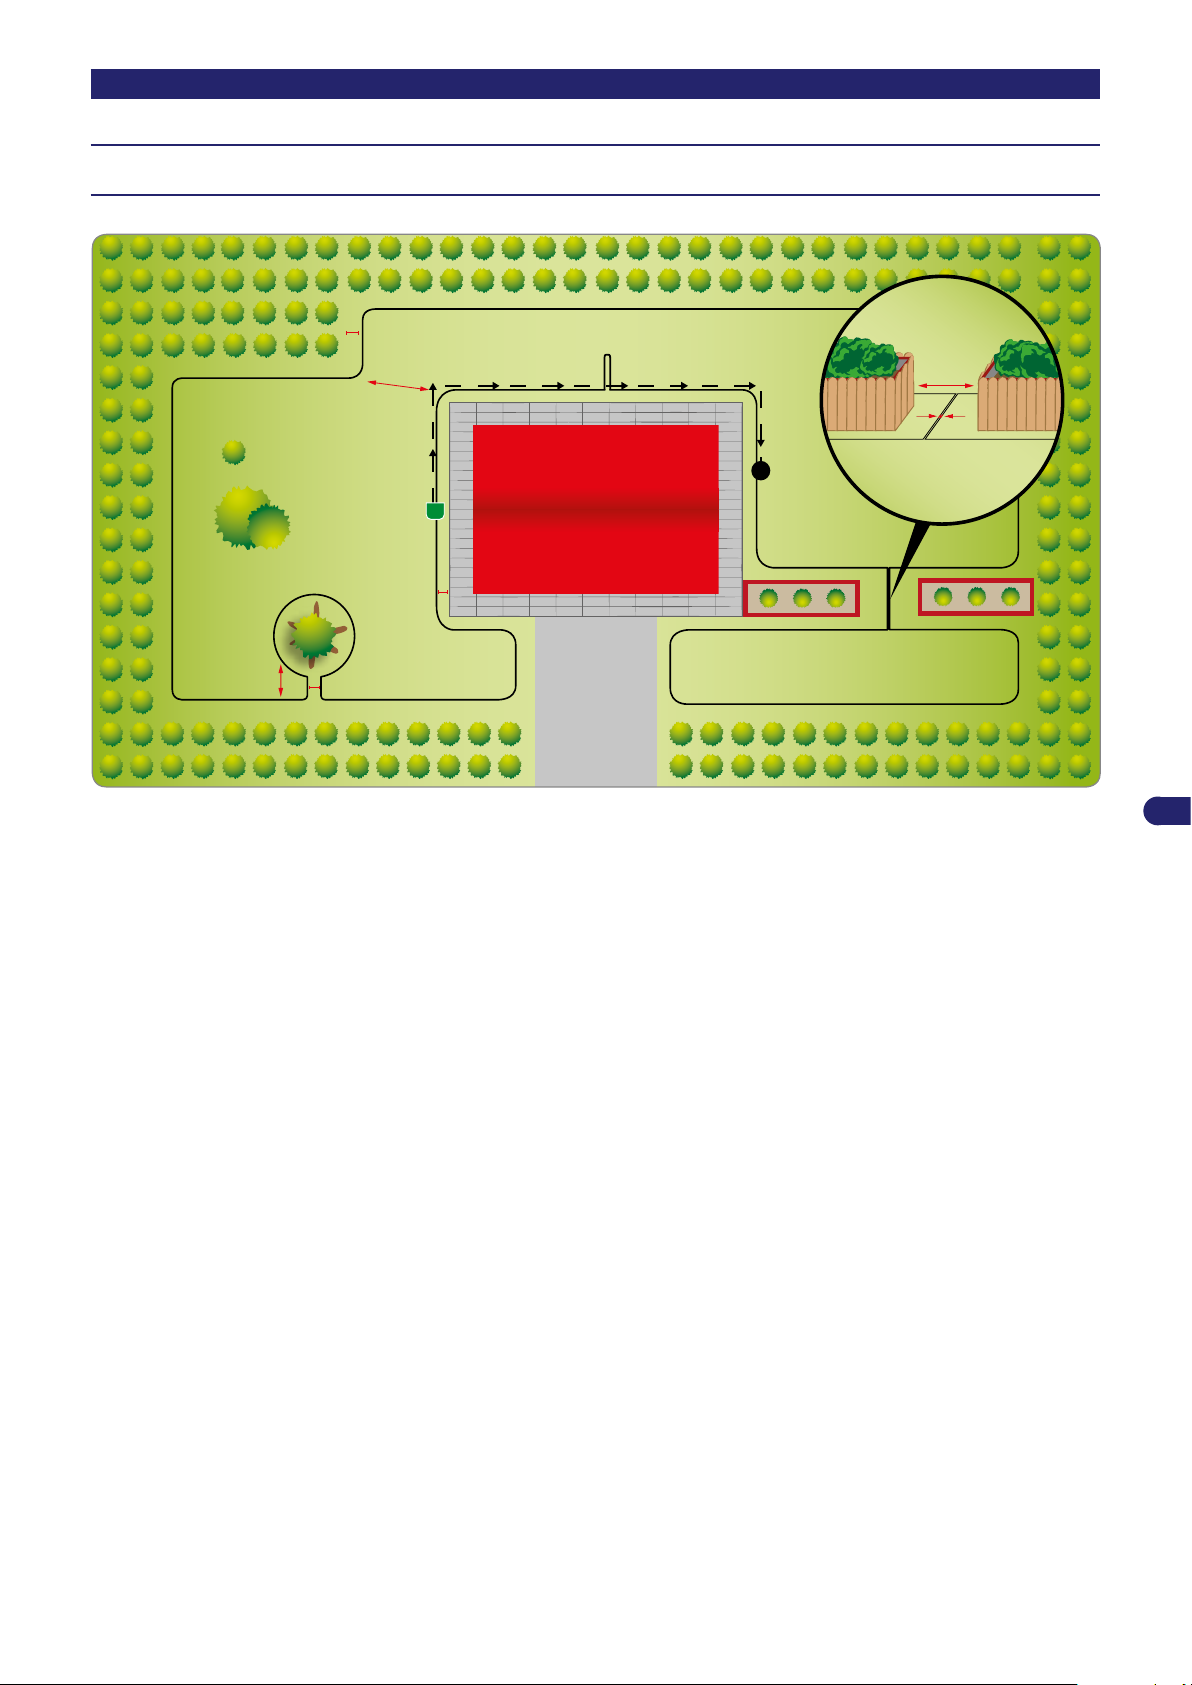
PRZYKŁAD OGRODU
B
A
C
D
E
≥ 70cm
30cm
5cm
20cm
1m
0 cm0 cm
< 70cm
OGRÓD Z WĄSKIM PRZEJŚCIEM PRZY POWROCIE DO BAZY, OBSZAR DRUGORZĘDNY
I ZAMKNIĘTY
Odniesienia:
A. odgrodzić drzewo z wystającymi korzeniami kablem obwodowym. Jeżeli znajduje się ono w odległości mniejszej niż 70 cm
od rozmieszczonego na zewnętrznym brzegu ogrodu kabla obwodowego, należy – w celu jego odgrodzenia – pozostawić
pomiędzy kablem prowadzącym i powrotnym wolną przestrzeń wynoszącą 20 cm.
B. wąskie przejście z minimalną odległością od jednego kabla do drugiego wynoszącą 70 cm.
C. przywołanie po kablu. Należy umieścić na ziemi przywołanie po kablu, w przeciwnym razie robot, w momencie powrotu do
stacji ładującej, nie będzie w stanie przejść przez wąskie przejście (B).
D. wyjście robocze w obszarze drugorzędnym. Patrz sekcja “Programowanie”. Z uwagi na ukształtowanie ogrodu, w którym
wąskie przejście (B) oddziela strefę (D ) od strefy, w której znajduje się stacja ładująca, zaleca się ustawienie obszaru
drugorzędnego.
E. obszar zamknięty. Przejście prowadzące do obszaru (E) jest zbyt wąskie, uniemożliwiając robotowi przedostanie się do
obszaru w sposób automatyczny.
Programowanie:
strefy drugorzędne:
•
strefa zamkniętą1:
-
procent: 50%;
-
Kierunek: w kierunku przeciwnym do ruchu wskazówek zegara;
-
odległość: 50 m (odległość pomiędzy stacją ładującą a punktem ”D”);
-
tryb: za przewodem.
-
obszar zamknięty: przenosić robota do obszaru zamkniętego przynajmniej 3 razy w tygodniu.
•
PL
39
Instrukcja obsługi
Page 40
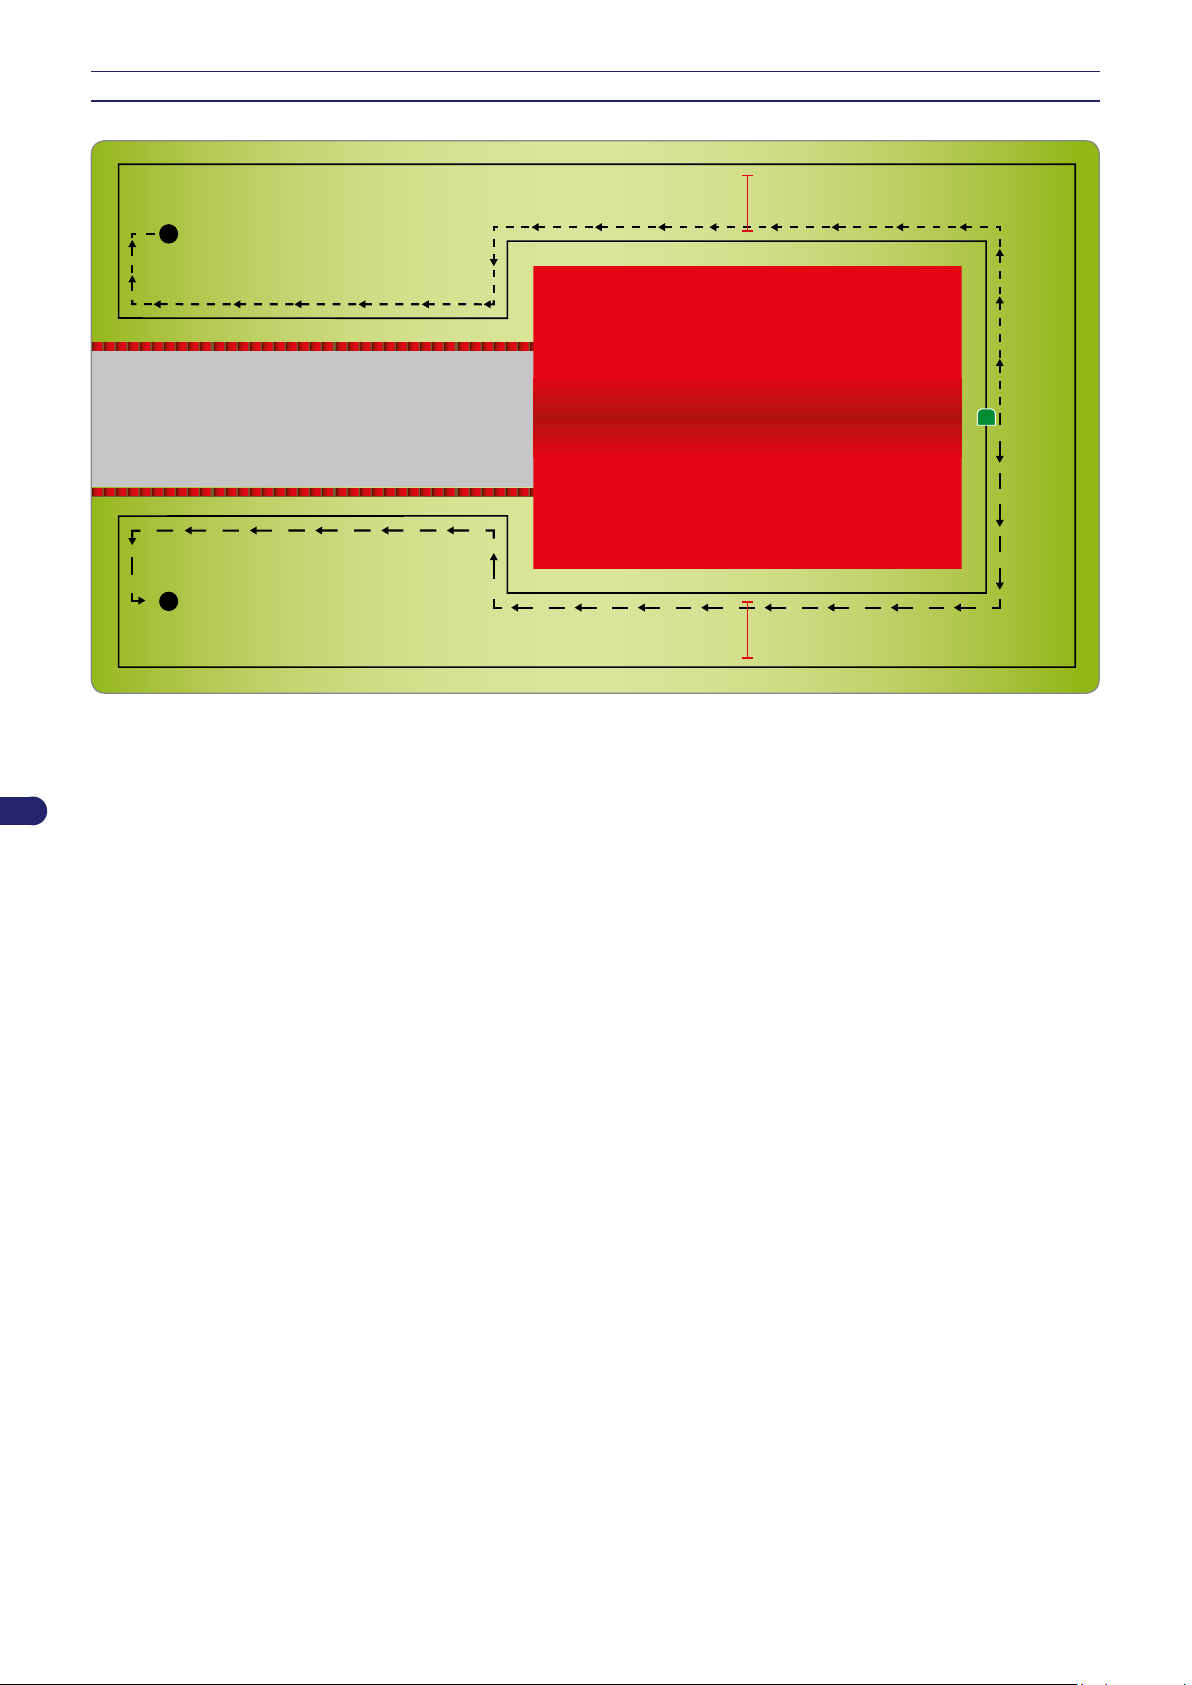
OGRÓD O SZCZEGÓLNYM KSZTAŁCIE LITERY U
A
B
≥ 2m
≥ 2m
30%
30%
40%
PL
Uwagi:
biorąc pod uwagę szczególny kształt ogrodu, zaleca się ustawienie działania robota w taki sposób, aby rozpoczynał on swoją
pracę w różnych punktach ogrodu (nie tylko od stacji ładującej). Takie rozwiązanie pozwoli bowiem zoptymalizować skuteczność
podczas przycinania trawy.
Odniesienia:
A - B: wyjścia robocze w obszarach drugorzędnych. Patrz sekcja “Programowanie”. Zaleca się ustawienie dwóch obszarów
drugorzędnych celem zwiększenia efektywności działania robota, ustawiając rozpoczęcie jego pracy w różnych punktach
ogrodu.
Programowanie:
strefy drugorzędne:
•
strefa zamkniętą 1-A
-
procent: 30%;
-
kierunek: w kierunku zgodnym z ruchem wskazówek zegara;
-
odległość: 30m (odległość pomiędzy stacją ładującą a punktem “A”);
-
tryb: V-Meter.
-
strefa zamkniętą 2 - B:
-
procent: 30%;
-
Kierunek: w kierunku przeciwnym do ruchu wskazówek zegara;
-
odległość: 30m (odległość pomiędzy stacją ładującą a punktem “B”);
-
tryb: V-Meter.
-
Instrukcja obsługi
40
Page 41
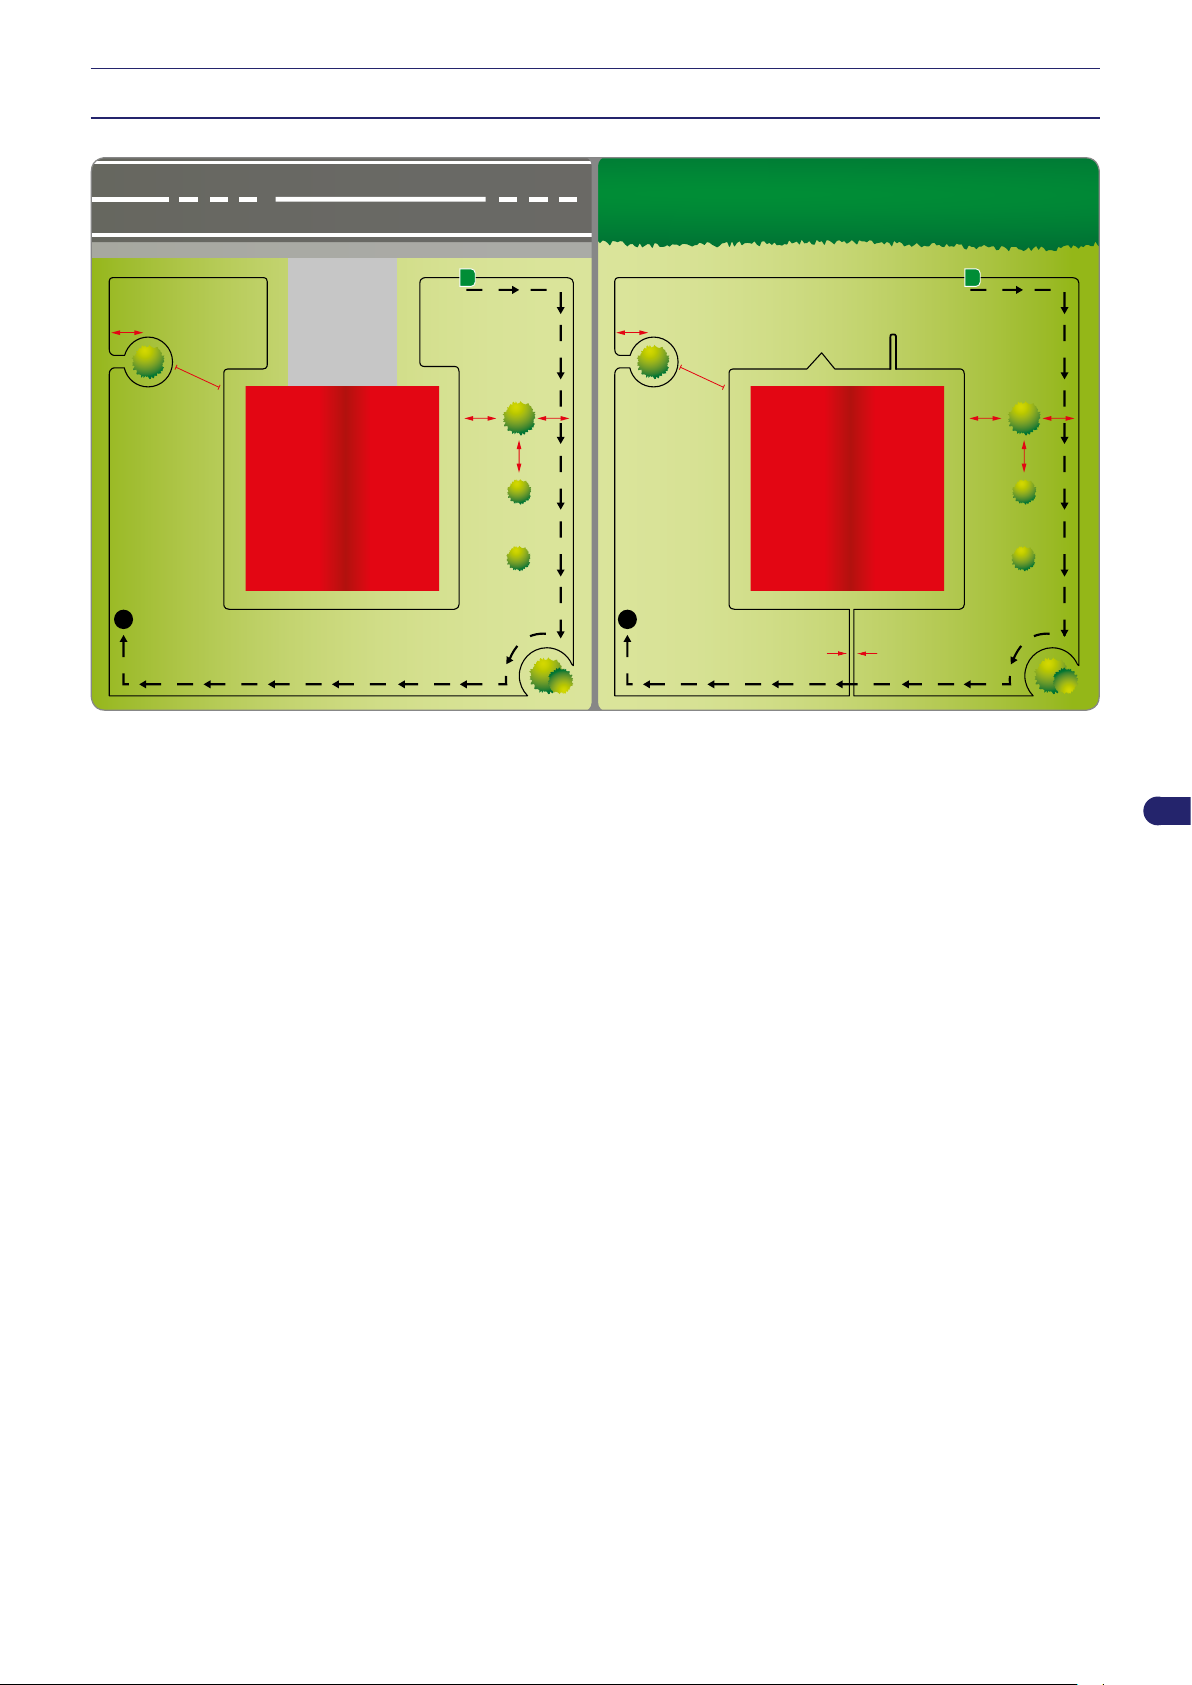
OGRÓD Z ZABUDOWĄ MIESZKALNĄ W PUNKCIE CENTRALNYM: POŁĄCZONĄ Z
> 2 m
> 2 m
0 cm0 cm
> 70cm
> 70cm
< 70cm < 70cm
B
A
C C
B
A
D D
G
E
F
WJAZDEM DLA SAMOCHODÓW LUB CAŁKOWICIE OTOCZONĄ TRAWNIKIEM
Uwagi:
przykład z prawej strony, w przeciwieństwie do przykładu umieszczonego po stronie lewej, nie zawiera łączącego ulicę z
zabudową mieszkalną wjazdu dla samochodów. Na przykładzie po prawej stronie zabudowa mieszkalna znajduje się wewnątrz
ogrodu, w odizolowaniu – tak, jak gdyby to był klomb lub basen. Nie ma takiej możliwości, aby zainstalować stację ładującą jak
najbliżej zabudowy mieszkalnej. Można ją jedynie umieścić wzdłuż zewnętrznego brzegu ogrodu.
Odniesienia:
A. odgrodzić krzak kablem obwodowym. Jeżeli znajduje się on w odległości mniejszej niż 70 cm od rozmieszczonego na
zewnętrznym brzegu ogrodu kabla obwodowego, należy – w celu jego odgrodzenia – pozostawić pomiędzy kablem
prowadzącym i powrotnym wolną przestrzeń wynoszącą 20 cm.
B. przejście nie może być węższe niż 2 m. Jeśli odległość jest mniejsza, wówczas należy zainstalować przywołanie po kablu.
Takie rozwiązanie umożliwi robotowi prawidłowy powrót do stacji ładującej.
C. drugorzędne wyjście robocze. Patrz sekcja “Programowanie”.
D. 3 drzewa znajdują się w odległości większej niż 70 cm od kabla obwodowego rozłożonego na zewnętrznym brzegu trawnika.
Można zatem ich nie odgraniczać, chyba że mają wystające korzenie lub są nazbyt giętkie, by zagwarantować robotowi
wiarygodną identykację przeszkody.
E. odgraniczenie położonej centralnie zabudowy mieszkalnej przy użyciu kabla obwodowego. Rozłożyć kabel prowadzący i
powrotny, jeden na drugim, w celu odgraniczenia zabudowy mieszkalnej.
F. zaleca się zainstalowanie skosu szybkiego powrotu do stacji ładującej przy uprzednim zastosowaniu przywołania po kablu.
Dzięki temu robot w szybkim czasie odnajdzie najkrótszą trasę, która poprowadzi go do stacji ładującej.
G. stacja ładująca. Powinna być zainstalowana wzdłuż zewnętrznego brzegu ogrodu, a nie wzdłuż odgraniczonych kablem
obwodowym jego obszarów wewnętrznych.
Programowanie:
strefy drugorzędne:
•
strefa zamkniętą 1- C:
-
procent: 50%;
-
kierunek: w kierunku zgodnym z ruchem wskazówek zegara;
-
odległość: 70m (odległość pomiędzy stacją ładującą a punktem “C”);
-
tryb: V-Meter.
-
PL
41
Instrukcja obsługi
Page 42
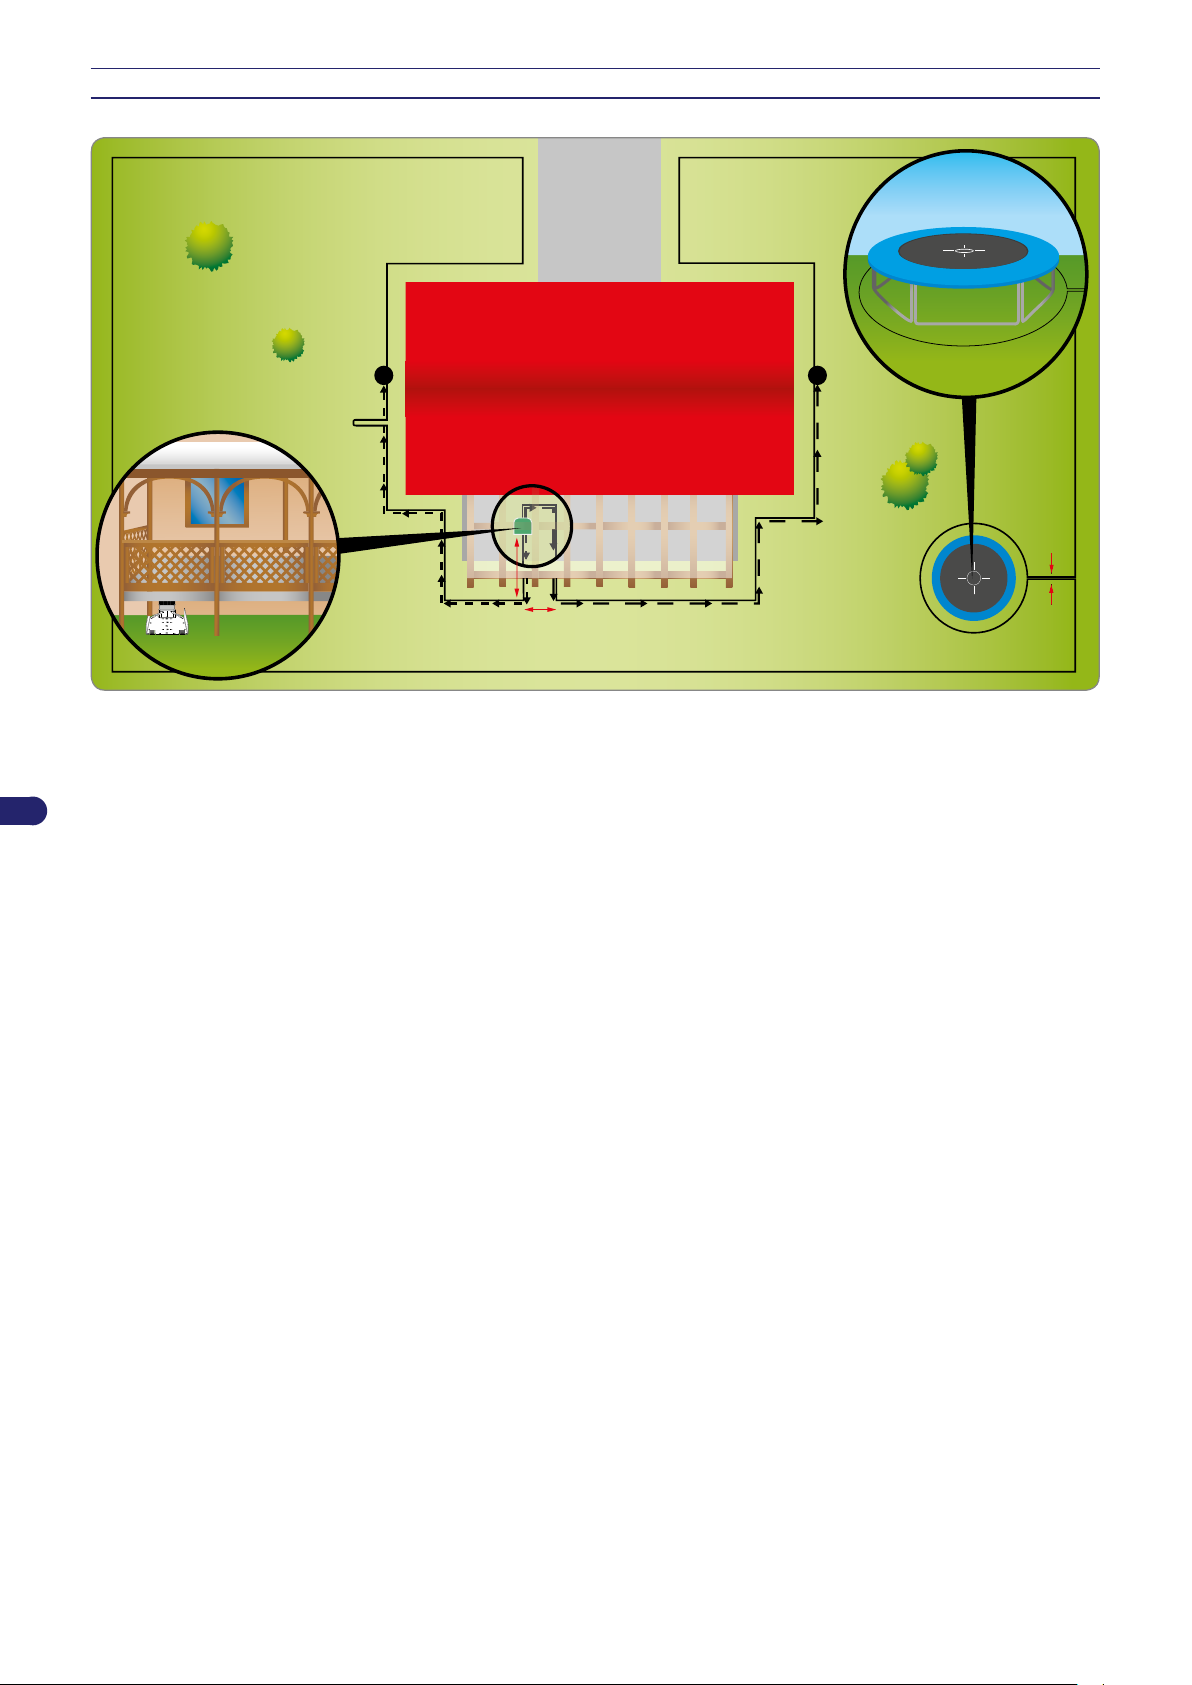
INSTALACJA STACJI ŁADUJĄCEJ POD TARASEM
> 70cm
> 2m
A
B
C
D E
F
0 cm0 cm
PL
Uwagi:
przykład przedstawia możliwość zainstalowania stacji ładującej pod osłoną tarasu poprzez zaprogramowanie robota do
prawidłowego wyjścia z wąskiego obszaru, w którym się znajduje. Jest to możliwe przez ustawienie odpowiednich obszarów
drugorzędnych w taki sposób, aby suma określonych wartości procentowych wynosiła 100%.
Odniesienia:
A. stacja ładująca zainstalowana pod tarasem. Przed wejściem do bazy ładującej muszą znajdować się przynajmniej 2 m
ułożonego prostoliniowo kabla obwodowego.
B. minimalna szerokość korytarza, w którym znajduje się stacja ładująca musi wynosić 70 cm.
C. jeśli zastosowano metodę powrotu do stacji ładującej V-meter, wówczas – przed wejściem do wąskiego korytarza, w którym
znajduje się baza – należy zainstalować przywołanie po kablu.
D - E: wyjścia robocze w obszarze drugorzędnym. Patrz sekcja “Programowanie”. Ich zaprogramowanie jest niezbędne w celu
umożliwienia robotowi prawidłowego wyjścia z wąskiego korytarza, w którym znajduje się stacja ładująca.
F. elastyczny chodnik. Zaleca się odgraniczenie go kablem obwodowym.
Programowanie:
całkowite wymiary ogrodu: 1100 m2.
•
harmonogram:
•
7030EL0: czas 1: 09:00 - 20:00
-
7030ES0: czas 1: 10:00 - 12:30 czas 2: 15:30 - 17:00
-
strefy drugorzędne:
•
strefa zamkniętą 1 - D:
-
procent: 50%;
-
kierunek: (w kierunku przeciwnym do ruchu wskazówek zegara);
-
odległość: 30m (odległość pomiędzy stacją ładującą a punktem “D”);
-
tryb: za przewodem.
-
strefa zamkniętą 2 - E:
-
procent: 50%;
-
kierunek: w kierunku zgodnym z ruchem wskazówek zegara;
-
odległość: 30m (odległość pomiędzy stacją ładującą a punktem “E”);
-
tryb: za przewodem.
-
Instrukcja obsługi
42
Page 43
DEKLARACJA ZGODNOŚCI WE
Oświadcza na własną odpowiedzialność, że produkt:
kosiarka trawnikowa - robot automatyczny, zasilany akumulatorem, model 7030BA0, 7030DE0, 7030EL0, 7030ES0, spełnia
wymogi w zakresie bezpieczeństwa, zdrowia i ochrony środowiska następujących dyrektyw Wspólnoty Europejskiej:
Dyrektywa maszynowa 2006/42/WE, dyrektywa dotycząca kompatybilności elektromagnetycznej 2014/30/UE,
dyrektywa radiowej (RED) 2014/53/UE, dyrektywa RoHS 2011/65/UE, dyrektywa WEEE 2012/19/UE, dyrektywa
dotycząca emisji hałasu do środowiska 2005/88/WE;
jest zgodny z następującymi Normami zharmonizowanymi:
EN 50636-2-107:2015 i EN 60335-1:2012 + A11:2014 (bezpieczeństwo);
EN 62233:2008 (pola elektromagnetyczne);
EN 55014-1:2008 + A1:2010 + A2:2012 (emisja);
EN 61000-3-2:2015 i EN 61000-3-3:2014 (emisja);
EN 55014-2:2015 (odporność);
EN 50419:2006 (RAEE – znakowanie urządzeń elektrycznych)
ETSI EN 301 489-1 V1.9.2 (Kompatybilność elektromagnetyczna)
ETSI EN 301 489-17 V1.3.2 (Kompatybilność elektromagnetyczna)
ETSI EN 300 328 V1.9.1 (Urządzenia szerokopasmowej transmisji danych)
ETSI EN 303 447 V1.1.1 (2017-09)
oświadcza ponadto, iż zgodnie z dyrektywą 2005/88/WE poziom mocy akustycznej LWA urządzenia reprezentatywnego dla
danego typu wynosi 59.0 dB ± 2.0 dB (korygowany według krzywej A i w odniesieniu do 1 pW), że gwarantowany poziom
mocy akustycznej LWA jest niższy od 61 dB (korygowany według krzywej A i w odniesieniu do 1 pW) oraz, że dokumentacja
techniczna, zgodnie z wymogami dyrektyw 2005/88/WE i 2006/42/WE została sporządzona przez Zucchetti Centro Sistemi
S.p.A. via Lungarno 305/a, Terranuova B.ni (ar), Italy.
ZUCCHETTI Centro Sistemi S.p.A. Via Lungarno 305/A Terranuova B.ni (AR) ITALY
Terranuova B.ni 08/10/2018
Bernini Fabrizio
(Pełnomocny członek zarządu)
PL
43
Instrukcja obsługi
Page 44
 Loading...