

Page 1
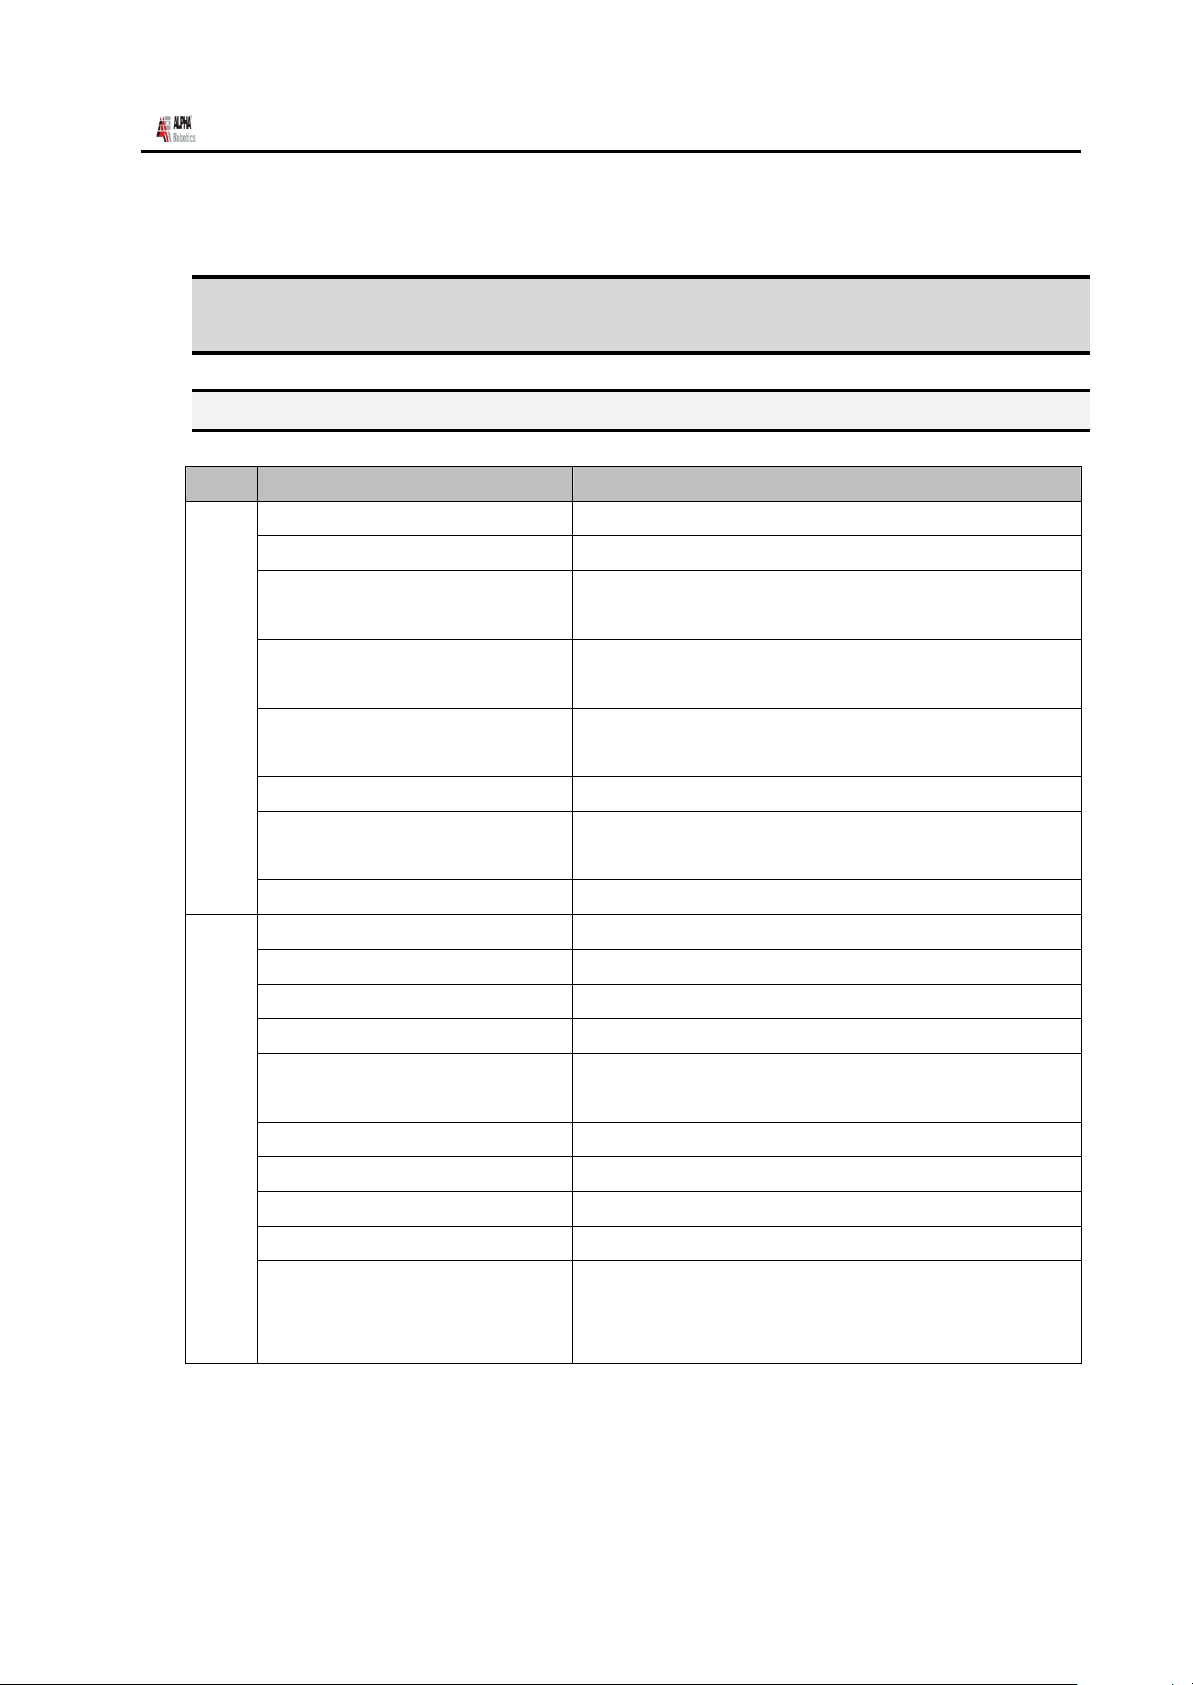
ADR系列操作手册 Rev.A Apr.2009
ADR系列
操作手册
- Page 1 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 2
ADR系列操作手册 Rev.A Apr.2009
目 录
第 1 章: 关于安全 ............................................................................................................................... 6
1. 关于确保安全............................................................................................................................... 7
2. 针对安全的全面事项 .................................................................................................................. 7
3. 关于启动时的安全 ...................................................................................................................... 8
第 2 章: 系统的安装 ......................................................................................................................... 10
1. 控制器 ......................................................................................................................................... 11
1.1.
1.2. 控制器的
1.3.
1.4. 后视图 .............................................................................................................................................................. 15
1.5.
1.6.
1.7. 系统 I/O 电缆.................................................................................................................................................. 16
控制器诸元
正面
器具部件的连接
使用者
...................................................................................................................................................... 11
结构
图 .............................................................................................................................................................. 13
.................................................................................................................................................. 12
电缆 ..................................................................................................................................... 16
I/O 电缆.............................................................................................................................................. 16
2. 产品的安装 ................................................................................................................................. 17
2.1.
2.2. 产
2.3.
安装时的注意事
品的安装
控制器最初电源的接入
项. ....................................................................................................................................... 17
...................................................................................................................................................... 17
................................................................................................................................ 19
第 3 章: TEACHING OVERVIEW.......................................................................................................... 22
1. 示教方法 ..................................................................................................................................... 23
2. 示教盒的使用方法 .................................................................................................................... 25
2.1. 键的
2.2. Key
2.3. Navigation 菜
2.4. Jogging ............................................................................................................................................................ 28
2.5. Data Entry...................................................................................................................................................... 28
2.6. LED Panel ........................................................................................................................................................ 29
3. TEACH BOX KEY A
选择
.......................................................................................................................................................... 25
Assignments
............................................................................................................................................ 26
单
............................................................................................................................................ 27
SSIGNMENTS
........................................................................................................... 29
4. 点型功能概要............................................................................................................................. 32
4.1. Point 菜单....................................................................................................................................................... 32
4.2. 设置菜
4.3.
4.4. 菜单 1 .............................................................................................................................................................. 35
4.5. 菜单 2 .............................................................................................................................................................. 35
状态菜单
单
.......................................................................................................................................................... 33
.......................................................................................................................................................... 34
第 4 章: 程序例题............................................................................................................................. 38
1. 程序例题 ..................................................................................................................................... 39
2. 程序编辑 ..................................................................................................................................... 42
2.1.
2.2.
位置的变更
命令语的插入/删除
...................................................................................................................................................... 43
....................................................................................................................................... 43
3. 程序编号的变更......................................................................................................................... 43
4. 向示教模式和运行模式的转换................................................................................................ 43
第 5 章: 分配参数............................................................................................................................. 44
1. DISPENSE END S
2. Z C
LEARANCE
ETUP
(涂敷结束条件).......................................................................................... 45
................................................................................................................................... 46
3. LINE DISPENSE SETUP (直线涂敷条件) ...................................................................................... 47
4. RETRACT (喷嘴缩进) ................................................................................................................... 48
- Page 2 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 3
ADR系列操作手册 Rev.A Apr.2009
5. ADJUST ORIGIN (一点校准)......................................................................................................... 49
6. AUTO PURGE .................................................................................................................................... 50
第 6 章: POINT TYPE & FUNCTION REFERENCE ............................................................................ 52
1. POINT 菜单................................................................................................................................... 53
1.1. Dispense Dot(
1.2. Line Start...................................................................................................................................................... 53
1.3. Line
Passing
1.4. Arc..................................................................................................................................................................... 54
1.5. Circle .............................................................................................................................................................. 54
1.6. Line End.......................................................................................................................................................... 54
1.7. Dummy ................................................................................................................................................................ 55
1.8. End
Program
1.9. Dispenser ON / OFF ..................................................................................................................................... 55
1.10. Home Point...................................................................................................................................................... 56
1.11. Wait Point...................................................................................................................................................... 56
1.12. Stop Point...................................................................................................................................................... 56
1.13. Brush Area ...................................................................................................................................................... 57
1.14. If Input / Output ....................................................................................................................................... 59
点涂
) ..................................................................................................................................... 53
.................................................................................................................................................. 54
.................................................................................................................................................... 55
2. 状态菜单 ..................................................................................................................................... 60
2.1. Goto
2.2. Step & Repeat X............................................................................................................................................ 60
2.3. Step & Repeat Y............................................................................................................................................ 65
2.4. Call
2.5. Call
2.6. Loop
2.7. Label ................................................................................................................................................................ 66
2.8. Arm..................................................................................................................................................................... 66
2.9. FixR................................................................................................................................................................... 66
2.10. 四则运算 .......................................................................................................................................................... 67
Address
.................................................................................................................................................. 60
Subroutine
Program
Address
.................................................................................................................................................. 65
.................................................................................................................................................. 66
............................................................................................................................................ 65
3. 设置菜单 ..................................................................................................................................... 72
3.1. Line Speed...................................................................................................................................................... 72
3.2. Line Dispense Setup ................................................................................................................................... 72
3.3. Point Dispense
Setup
................................................................................................................................. 72
3.4. Dispense End Setup ..................................................................................................................................... 72
3.5. Z
3.6. X/Y Move
3.7. Z Move
3.8. Home
Clearance
Speed
Speed
Position
.................................................................................................................................................... 73
.............................................................................................................................................. 73
.................................................................................................................................................. 73
................................................................................................................................................ 73
3.9. Retract ............................................................................................................................................................ 74
3.10. Auto Purge...................................................................................................................................................... 74
4. 菜单 1.......................................................................................................................................... 75
4.1. Program Name.................................................................................................................................................. 75
4.2. Z Axis
4.3. Initial
4.4. Cycle
4.5. Set
Limit
Output
Counter
Password
.................................................................................................................................................. 75
.............................................................................................................................................. 75
................................................................................................................................................ 76
.................................................................................................................................................. 76
4.6. Jog Speed ........................................................................................................................................................ 76
4.7. Run Mode.......................................................................................................................................................... 76
4.8. Adjust
4.9.
Parameter
Position
............................................................................................................................................ 77
........................................................................................................................................................ 77
4.10. Resume .............................................................................................................................................................. 77
4.11. Origin
Searching
.......................................................................................................................................... 77
4.12. Hour Meter...................................................................................................................................................... 77
4.13. PLC File Edit................................................................................................................................................ 77
5. 菜单 2.......................................................................................................................................... 78
5.1. Point
5.1.1. MDI Mode................................................................................................................................................ 78
5.1.2. Numerical
5.1.3. Save Temp
5.1.4. Retrieve Temp Point ......................................................................................................................... 78
5.2. Group
Utility
Utility
................................................................................................................................................ 78
Move
.................................................................................................................................... 78
Point
.................................................................................................................................. 78
................................................................................................................................................ 79
- Page 3 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 4
ADR系列操作手册 Rev.A Apr.2009
5.2.1. Group
Edit
............................................................................................................................................ 79
5.2.1.1. Copy .................................................................................................................................................. 79
5.2.1.2. Delete .............................................................................................................................................. 80
5.2.1.3. Move .................................................................................................................................................. 81
5.2.1.4. Line SP (Line
5.2.1.5. Dispen.TM (Dispense
Speed)
................................................................................................................. 82
Time)
....................................................................................................... 83
5.2.1.6. Offset .............................................................................................................................................. 84
5.2.2. Expand Step & Repeat ....................................................................................................................... 85
5.2.3. Relocate
5.2.4. Adjust
5.3. Program
Origin
Utility
Data
...................................................................................................................................... 86
...................................................................................................................................... 88
............................................................................................................................................ 89
5.3.1. Copy Program / Delete Program .................................................................................................... 89
5.4. Memory
5.4.1. Delete
第 7 章: PLC ....................................................................................................................................... 90
Utility
Memory
.............................................................................................................................................. 89
...................................................................................................................................... 89
1. PLC FILE 的制定.......................................................................................................................... 91
2. PLC FILE 的执行 .......................................................................................................................... 94
3. PLC 编程例题 ............................................................................................................................. 95
3.1. LD / LDNOT
3.2. AND /
3.3. OR / ORNOT...................................................................................................................................................... 97
3.4. ANDBK ................................................................................................................................................................ 98
3.5. ORBK................................................................................................................................................................... 99
3.6. MC/MCR ............................................................................................................................................................ 100
3.7.
3.8.
3.9. T
3.10.
SET/RESET
PULS/PULSNOT
(Timer)
C(Counter)
3.11. MOV / DMOV.................................................................................................................................................... 105
3.12. ADD / DADD.................................................................................................................................................... 106
3.13. SUB / DSUB.................................................................................................................................................... 106
3.14.
MUL/DMUL
3.15. DIV / DDIV.................................................................................................................................................... 107
/OUT
ANDNOT
........................................................................................................................................................ 107
............................................................................................................................................ 95
.................................................................................................................................................. 96
...................................................................................................................................................... 101
................................................................................................................................................ 102
...................................................................................................................................................... 103
.................................................................................................................................................... 104
第 8 章: 错误列表........................................................................................................................... 108
1. 硬件错误 ................................................................................................................................... 109
2. 程序错误 ................................................................................................................................... 116
2.1. Need LINE
2.2. Need LINE END.............................................................................................................................................. 116
2.3. Need Step & Repeat ................................................................................................................................... 116
2.4. PROGRAM END ERROR ..................................................................................................................................... 116
2.5. LABL Not
START
.......................................................................................................................................... 116
Exist
............................................................................................................................................ 116
第 9 章: 附录 ................................................................................................................................... 118
1. 附录 A:使用者 I/O 板 ........................................................................................................... 119
1.1. 概
1.2. 组
1.3. 组
1.4. 规
1.5. 连接器及输入/输出线路
1.5.1. 输入线路及外部连接线路 (1 点~16 点):CN2 连
1.5.2. 输出线路及外部连接线路 (1 点~16 点): CN3 连
1.6. 输入/输
1.6.1.
1.6.2.
1.7. 连接器针
1.8. 跳线设置 ........................................................................................................................................................ 129
要
................................................................................................................................................................. 119
成
................................................................................................................................................................. 119
成要素
........................................................................................................................................................ 119
格
................................................................................................................................................................. 119
出信号名
输
入信号名
输
出信号名
称 ..................................................................................................................................... 124
称
称
排列图及说明
图
......................................................................................................................... 119
...................................................................................................................................... 124
...................................................................................................................................... 126
接器
............................................................. 120
接器
........................................................... 122
............................................................................................................................... 128
2. 附录 B:系统 I/O 板............................................................................................................... 130
2.1. 概
要
................................................................................................................................................................. 130
- Page 4 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 5
ADR系列操作手册 Rev.A Apr.2009
2.2. 组
2.3. 组
2.4. 规
2.5. 5. 连接器及输入/输出线路
2.5.1. 输入线路及外部连接线路 (1 点~16 点
2.5.2. 输出线路及外部连接线路 (1 点~6 点
2.6. 输入/输
2.6.1.
2.6.2.
2.7. 连接器针
成
................................................................................................................................................................. 130
成要素
........................................................................................................................................................ 130
格
................................................................................................................................................................. 130
出信号名
输
入信号名
输
出信号名
称 ..................................................................................................................................... 134
称
...................................................................................................................................... 134
称
...................................................................................................................................... 135
排列图及说明
图
................................................................................................................... 131
)
...................................................................................... 131
)
........................................................................................ 133
............................................................................................................................... 136
2.8. 跳线设置 ........................................................................................................................................................ 137
3. 附录 C:器具部件的连接 ........................................................................................................ 138
3.1. 控制装置的外
3.2.
直角坐标用
3.2.1. 1) 分离 Harness 外
3.2.2.
3.2.3.
分离
分离
3.3. SCARA 用 ......................................................................................................................................................... 141
3.3.1. 1) 分离 Harness 外
3.3.2.
3.3.3.
分离
分离
观
............................................................................................................................................ 138
.................................................................................................................................................... 139
观图
Harness 输入/输
Harness 用连接器针
Harness 输入/输
Harness 用连接器针
................................................................................................................... 139
出信号名
观图
出信号名
称 .................................................................................................. 139
排列
......................................................................................................... 140
............................................................................................................... 141
称 .................................................................................................. 144
排列
......................................................................................................... 148
- Page 5 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 6
ADR系列操作手册 Rev.A Apr.2009
第 1 章:
- Page 6 -
关于安全
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 7
ADR系列操作手册 Rev.A Apr.2009
1. 关于确保安全
1)
使用机器人的工厂的管理者为防止出现机器人造成的伤害,请制定充分考虑实际生产线的构成及
周边设备的安全作业规定,并严格遵守。请对作业者采取进行安全培训及制定作业标准等适当措施。
2)
机器人的示教作业及校准作业请遵照产业安全保健法及关于产业安全的规则(KS B 7083)。
3)
请作业者(使用者)制定对本公司机器人系统整体的安全作业规定,并予以遵守。
4)
请决定机器人的专门作业者及安全管理者或建立彻底进行安全培训等安全管理体制。
2. 针对安全的全面事项
1) 请在说明书等资料所指定的规格值(
其是,请确认输入电源在使用前是否为单相 AC 220 V / 15 A
坏。
2)
请要求作业者牢记操作说明书、资料等,并注意避免在作业过程中发生意外失误导致的损害。
3)
禁止在电源输入期间装卸电连接部件。有可能损坏产品。
4)
示教操作板由精密的部件组成,请防止跌落或撞击。
5) 在安装机器人时,请牢固固定,以免晃动,
6)
为安全作业,请在机器人动作范围的周围设置安全网。若无安全网,作业者有可能暴露在危险之
中。
7)
在打开控制器的电源前,请务必确认配线。错误的配线有可能导致机器无法正常运作。
8) 为防止发生触电事故,请务必安装 FG(Frame
可搬重量、速度、动作范围、使用环境等)内使用机器人。尤
以上。错误电源的输入将给本产品带损
晃动有可能成为错误运行的原因。
Ground)。
- Page 7 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 8
ADR系列操作手册 Rev.A Apr.2009
9)
禁止分离组装控制器。只有本公司认可的人员才可以分解/组装控制器。
3. 关于启动时的安全
1)
启动机器人时,合上机器人控制装置的电源开关。启动时为了安全请注意如下事项。
2)
启动时,请务必确认安全范围围栏内是否有人或障碍物后执行。
3)
设置成若机器人出现异常动作,则能够立即停止或按“紧急停止”键后启动。
4)
在开始进行重复运转前,请确认安全范围围栏内是否有人或障碍物后进行操作。
5) 多人同时作业时,尤其电源 ON/OFF
进行作业。
6)
维修及检查机器人时,请务必拔掉控制器的电源插头。
7) 关闭电源后,请勿在 5
8)
机器人启动时,禁止进入机器人的动作范围内。
9)
除接受机器人操作培训的人员外,禁止他人操作机器人。
时、机器人运作时以及手动操作时,请确认相互间安全与否后
秒内重新打开电源。
- Page 8 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 9
ADR系列操作手册 Rev.A Apr.2009
- Page 9 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 10
ADR系列操作手册 Rev.A Apr.2009
第 2 章:
- Page 10 -
系统的安装
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 11
项目
类型
规格
轴
控
制
控制轴数
Min. 1 axis, Max. 4 axes
控制方法
AC Full Digital Servo
位置设定单位
Cartesian Coordinates:mm
Axis Coordinates: Degree (Deg)
移动方法
PTP motion (Joint interpolation),
CP motion, linear motion
控制步间距
Linear interpolation,
circular interpolation
速度
1~100%
编码器种类
Incremental (9 wires) / Absolute Type
usable (Tamakawa Motor Type)
位置决定精度
Within ± 1/4 Encoder Pulse
一
般
条
件
大小
368 mm x 302 mm x 140 mm
重量
Max 10kg
最大功率
4 axes Total 2.4 kw
操作方法
T-Box / Front Panel
程序判断
3,000 Step / Program
1,000 Step x 20 program
外部输入/输出
General 32/32 System 24/6
外部通信
RS-232C
输入电源
Single Phase AC 220V 50/60Hz, ±10~15%
运转温度/湿度
0~45 Degree 20~80%RH
组件
Control body, Connection cable, T-Box,
User I/O Cable, System I/O Cable,
Power Cable
ADR系列操作手册 Rev.A Apr.2009
1. 控制器
1.1. 控制器诸元
- Page 11 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 12
ADR系列操作手册 Rev.A Apr.2009
异
常
检
查
异常检查
Over Current, Over Heat, Following Error,
Encoder error, Board malfunction,
Over Speed, Position deviation
abnormality
Brake error, etc.
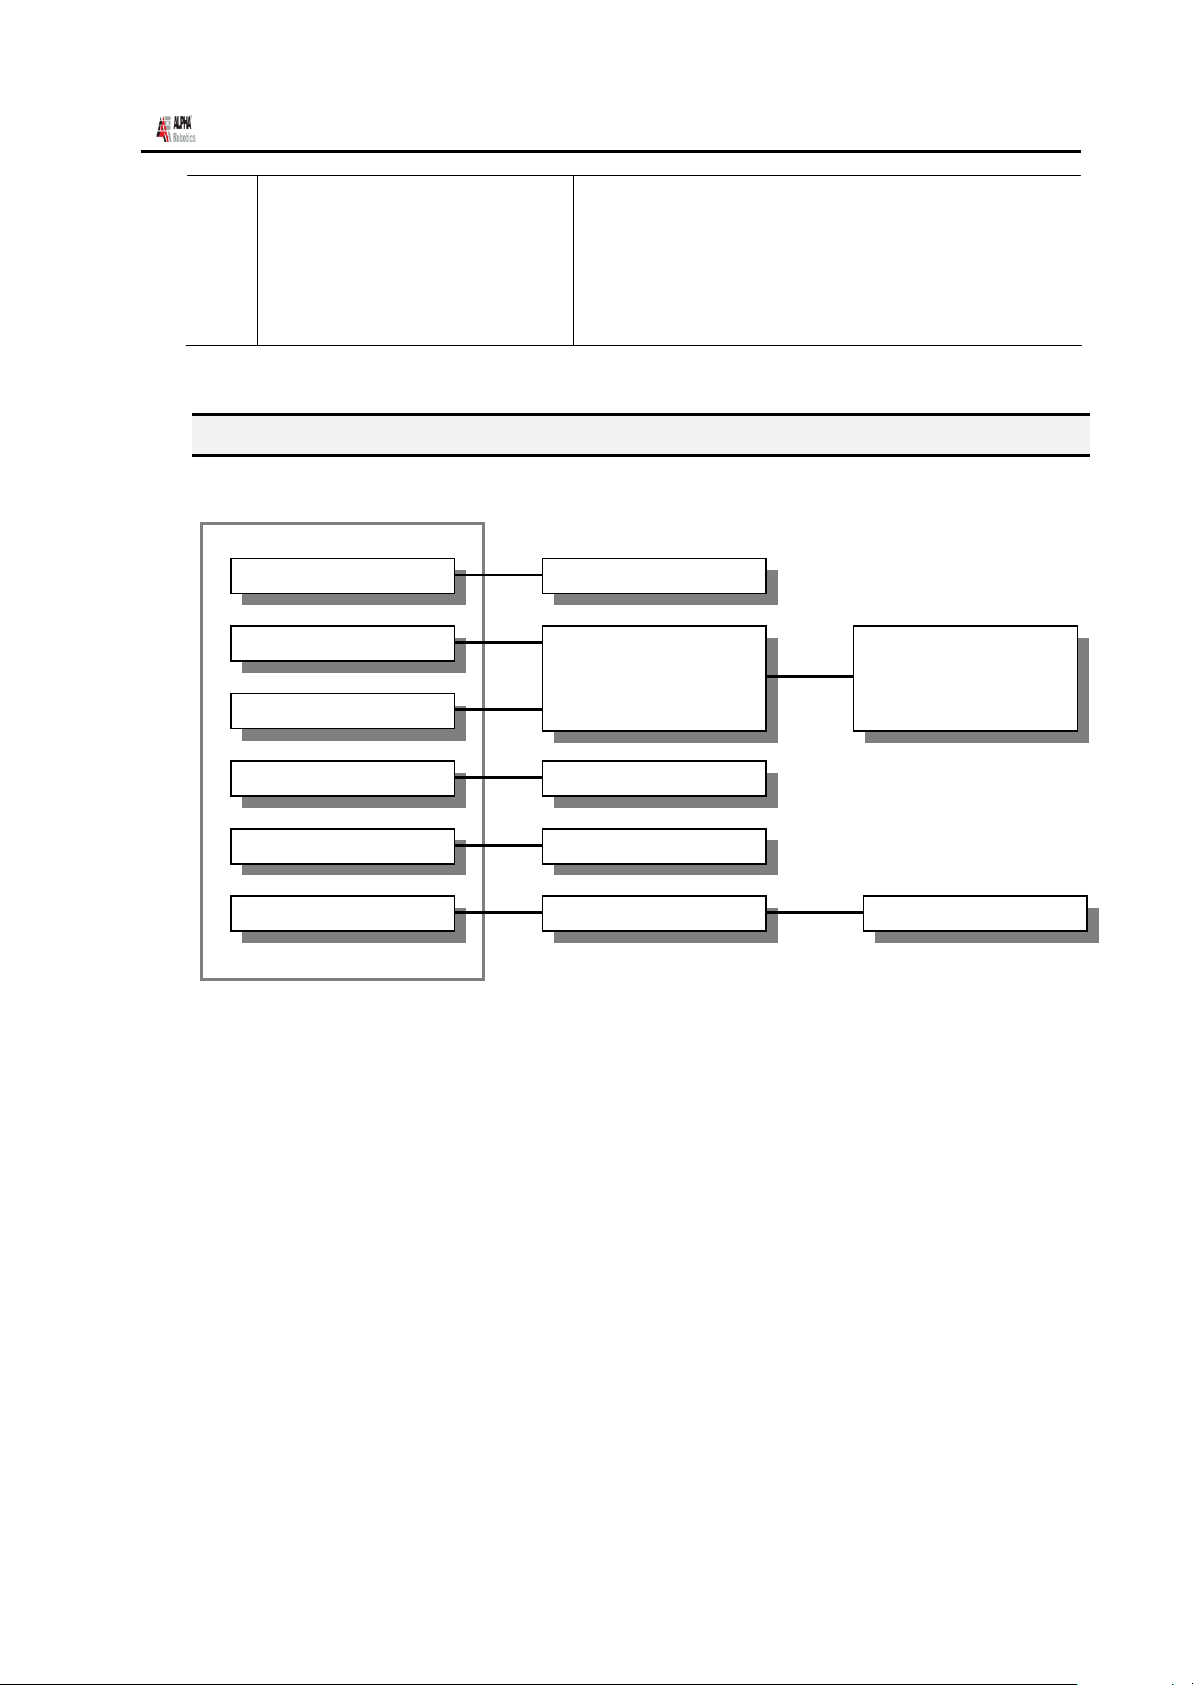
1.2. 控制器的结构
1. Controller
Main Board 2. Teach Pendant
Servo AMP
Servo Board
3. Connection
Cable
User I/O Board 4. User I/O Cable
System I/O Board 5. System I/O Cable
Power Supply Power Cable AC 220 V Power
1. 控制器 :由各种板和 AMP 组成。
2. 示教盒 :制定作业程序,变更设定。
3. 器具部件的连接电缆 :连接器具部件与控制器的各线路。
4. 使用者 I/O 电缆 :连接使用者 I/O 板和外部机器。
5. 系统 I/O 电缆 :连接系统 I/O 板与外部机器。
根据使用者的需要可以变更控制器诸元与器具的结构。
- Page 12 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Machine
Page 13
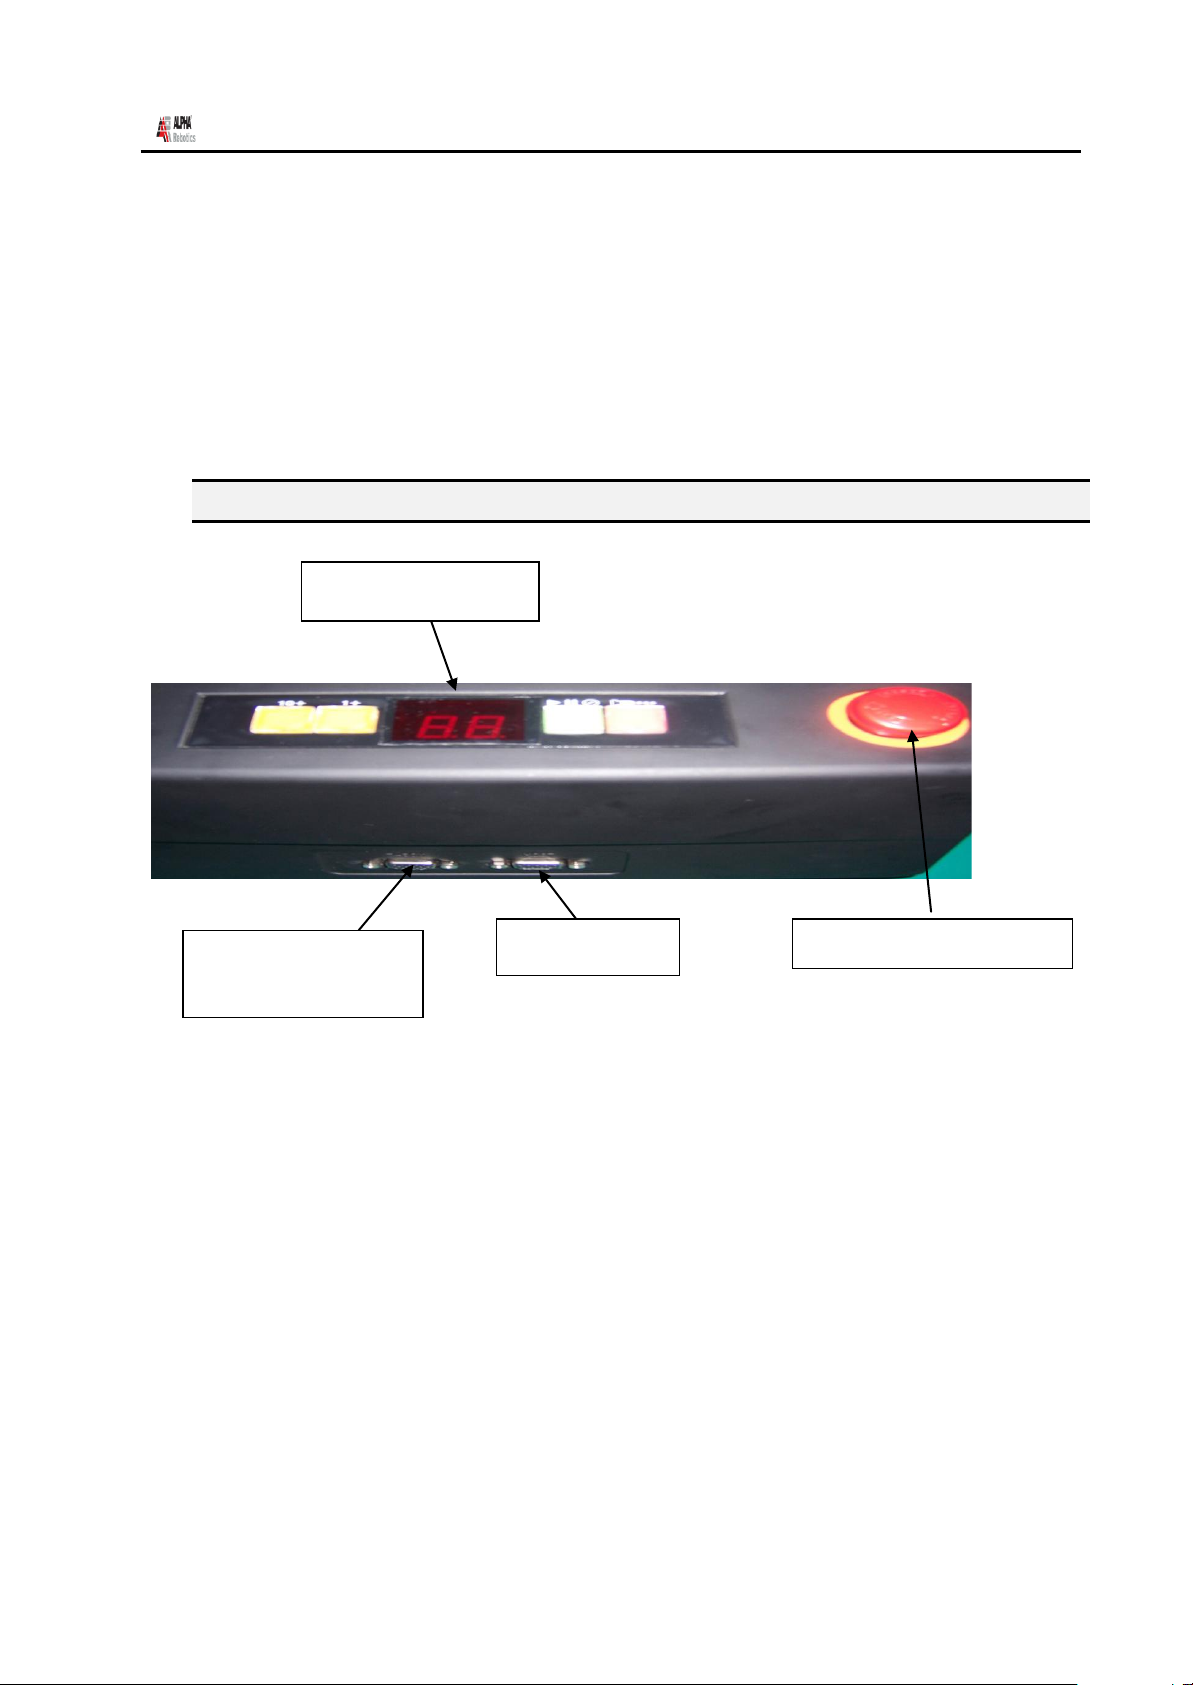
3. EmergencyButton
4.Front Panel
1. Teach
Pendant Port
2.Host Port
ADR系列操作手册 Rev.A Apr.2009
控制器的结构与功能如下。
1.3. 正面图
1. 1. T-Box连接部位是为连接示教盒的位置。
2. HOST连接部位是为与电脑进行HOST Serial通信的连接部位。
3. Emergency Stop Key是在发生紧急停止情况时,为停止器具部件运转的键。
4. 这是面板。在没有 T-Box 的情况下可以运行机器人。
- Page 13 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 14
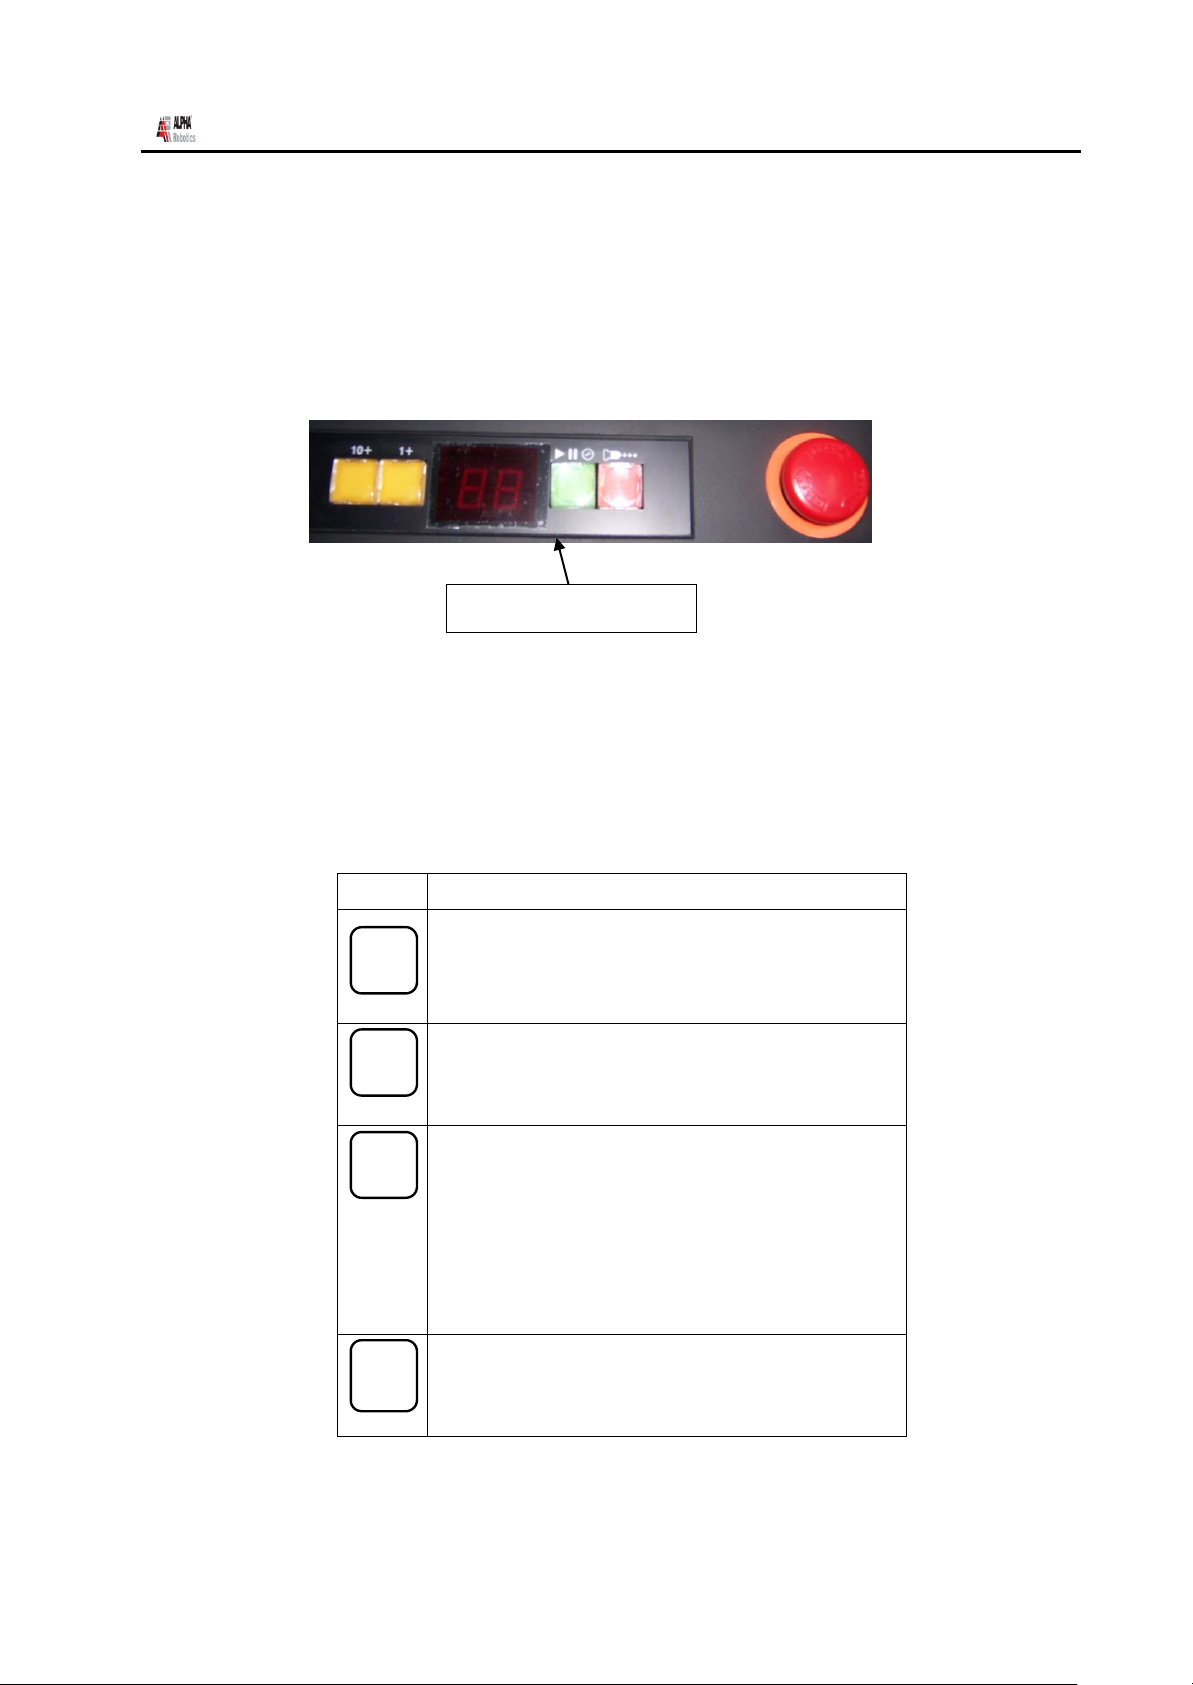
键 说明
10+
使用于选择程序。选择的程
序以10的倍数增加,程序的
编号输入 0~99 止。
1+
使用于选择程序。选择的程序以1的倍数增
加。
绿色
实施Run/Stop/Origin时使用。
RUN:1.示教模式下,开始原点找寻。
2.初次运行,开始寻找原点,指示灯亮时原
点找寻完毕;再按一次按钮,则开始运行程序
(指示灯闪烁)。
红色
使用于 Error Reset。
Front Function Keys
ADR系列操作手册 Rev.A Apr.2009
状态显示 LED 根据当前的状态亮灯/熄灭。
GREEN LED :Robot 运转中
RED LED : Error 的发生
Front 功能键使用于程序的选择/运转。
- Page 14 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 15
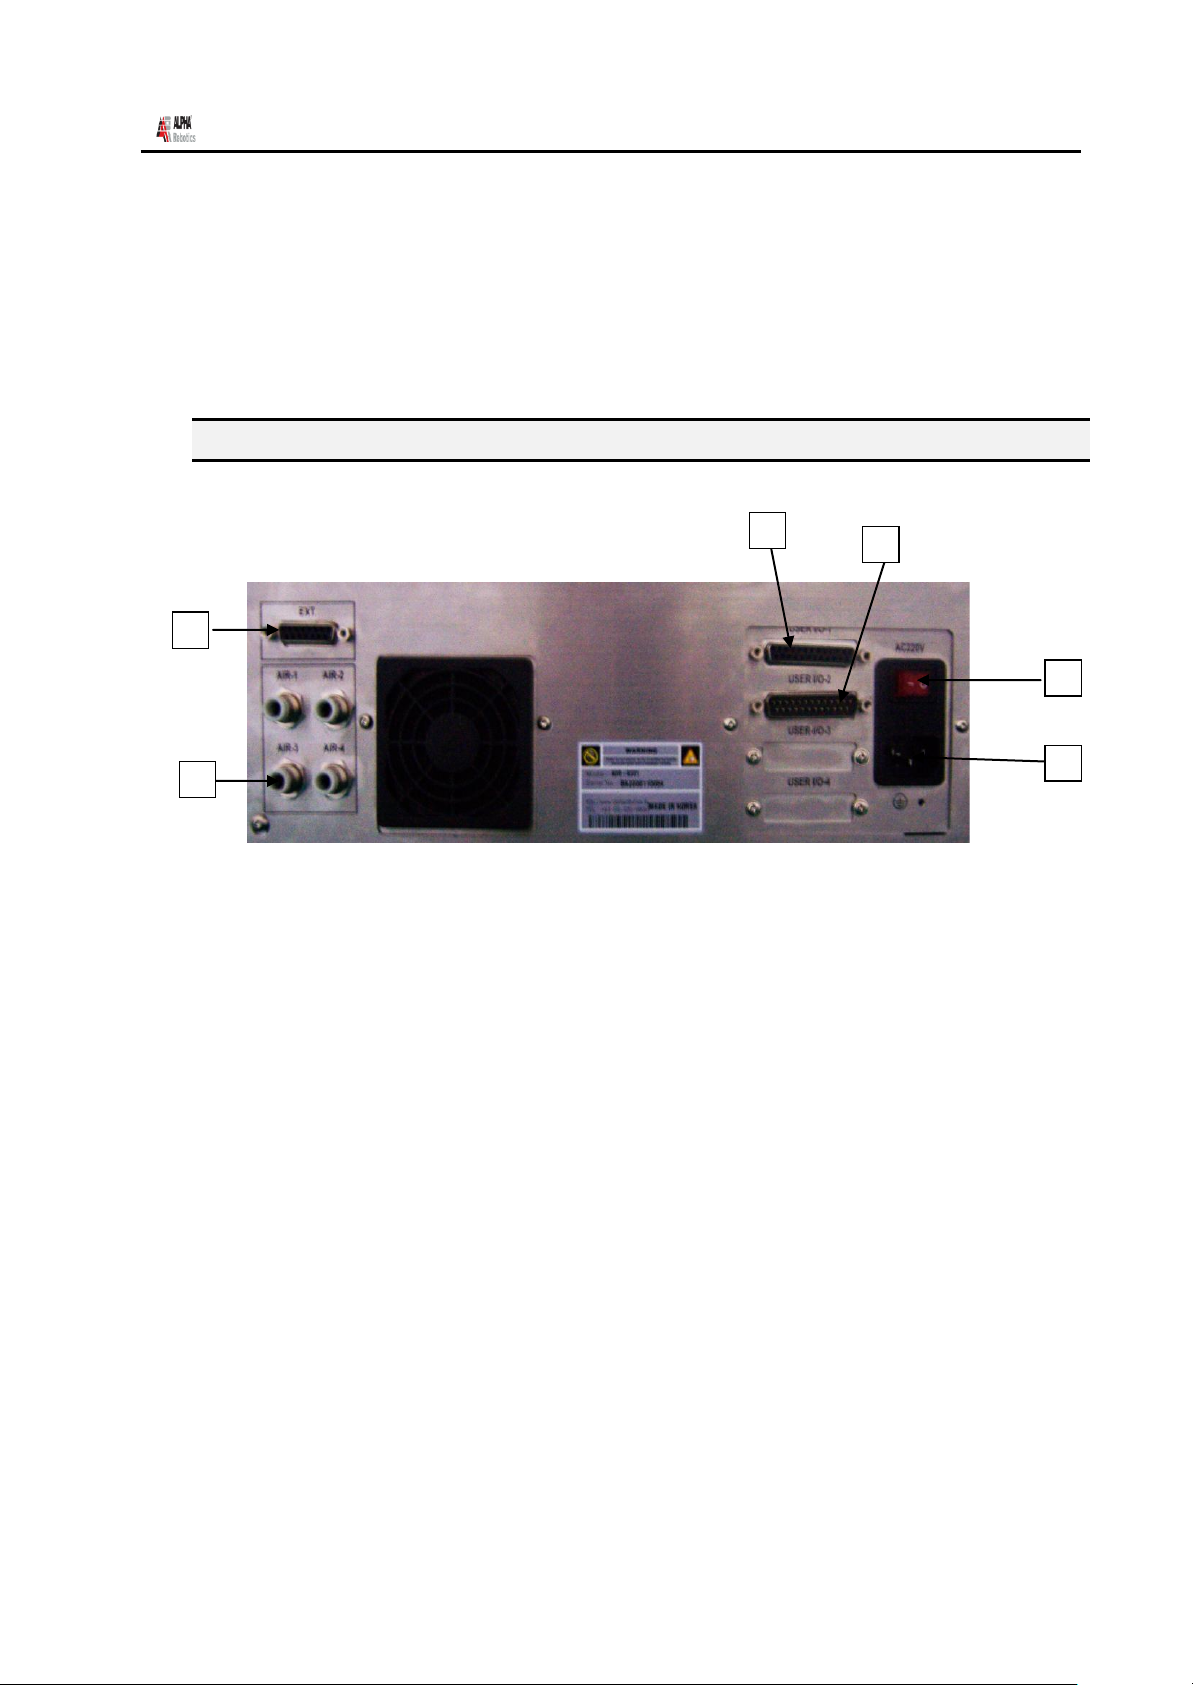
5 3 4
6
ADR系列操作手册 Rev.A Apr.2009
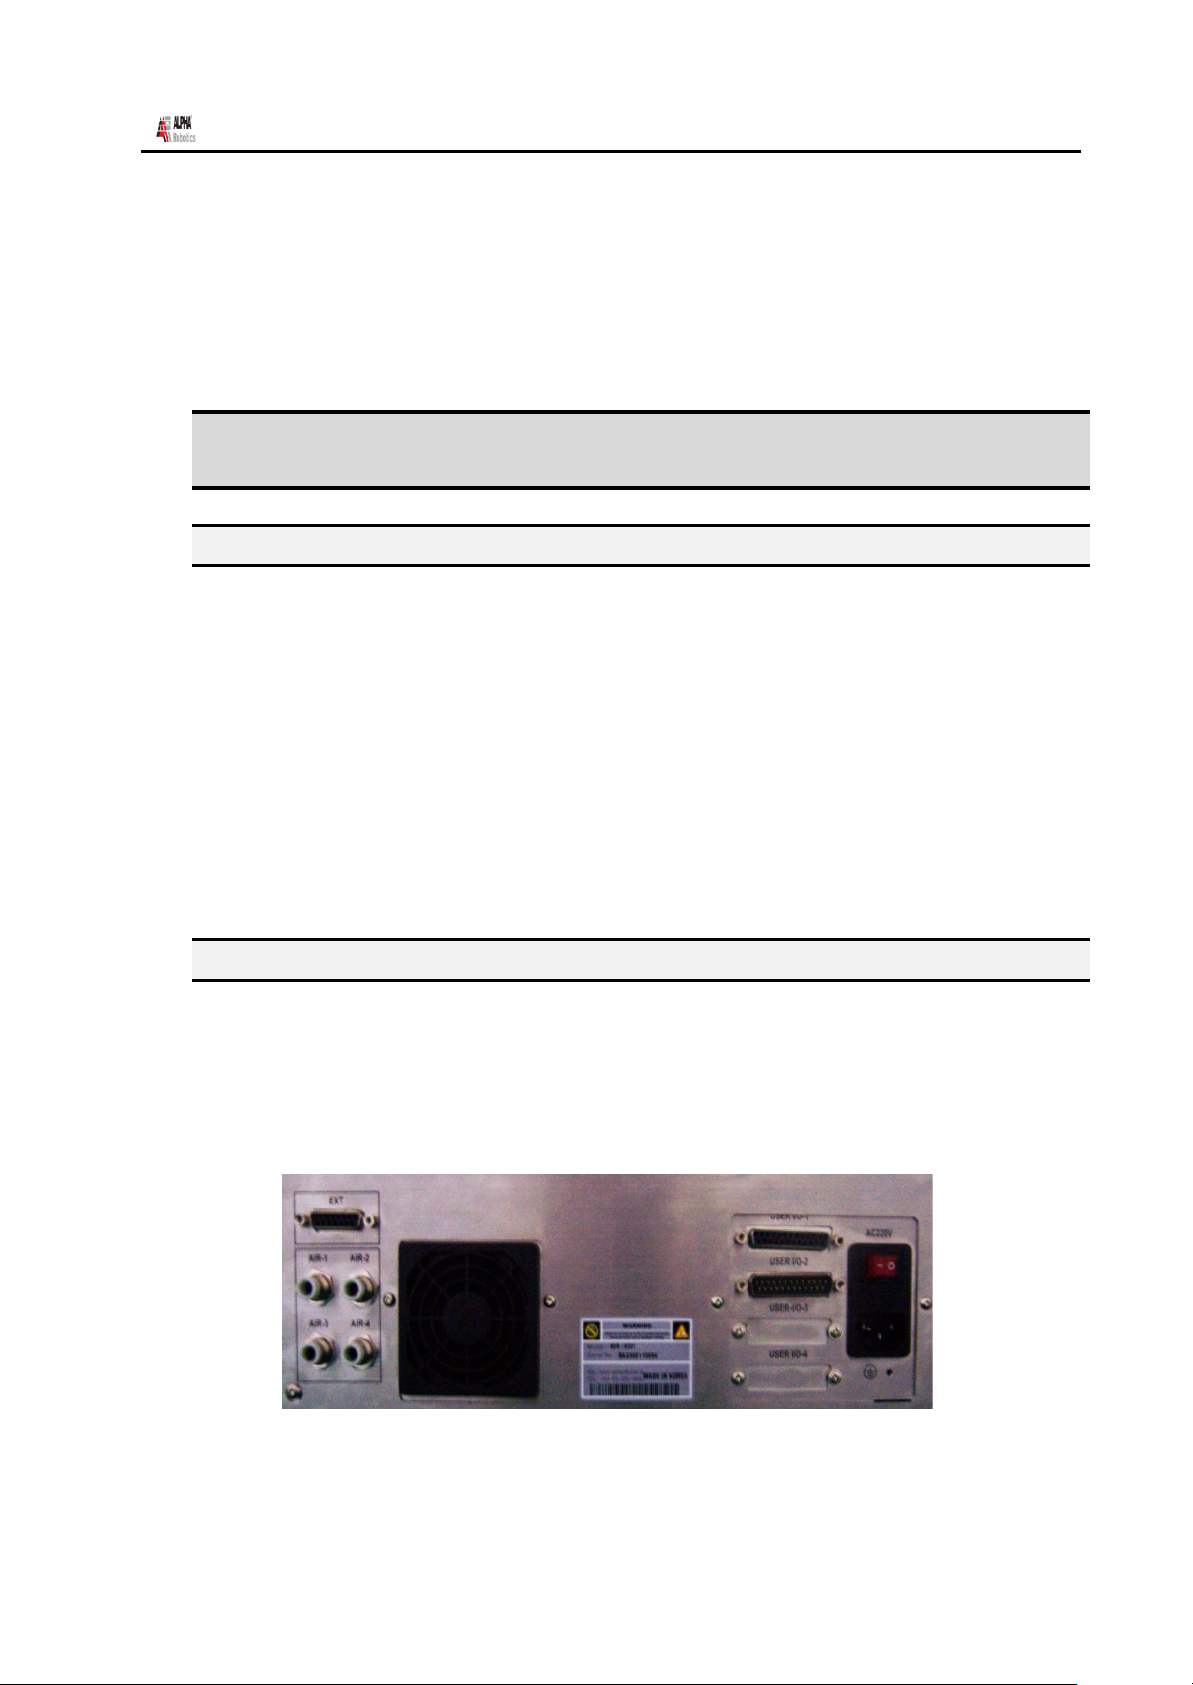
1.4. 后视图
①输入220V 电源。
② 电源开关。
③ 这是使用者能够任意使用的输入板。总点数为32点。
④这是使用者能够任意使用的输出板。总点数为32点。
⑤ 连接使用者输出。
⑥ 这是专门使用于使用者的压缩气体输入板。
- Page 15 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 16
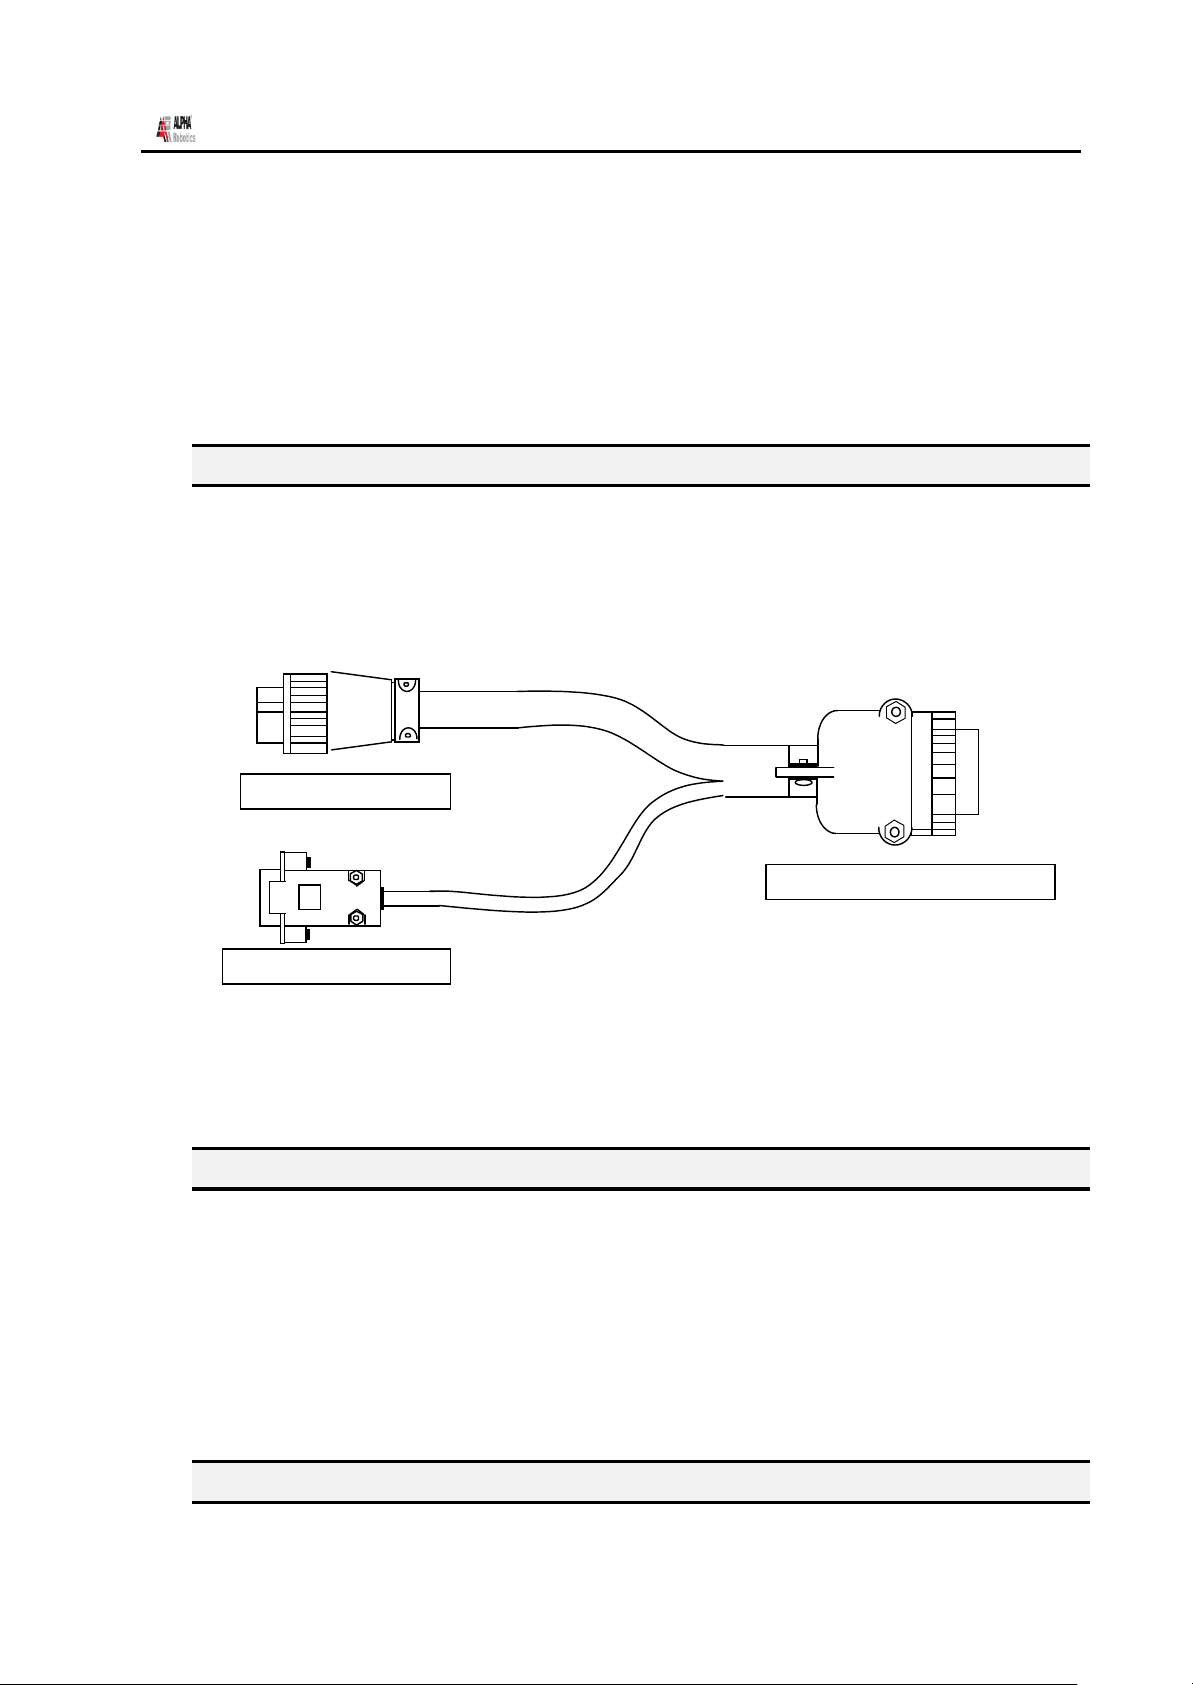
ADR系列操作手册 Rev.A Apr.2009
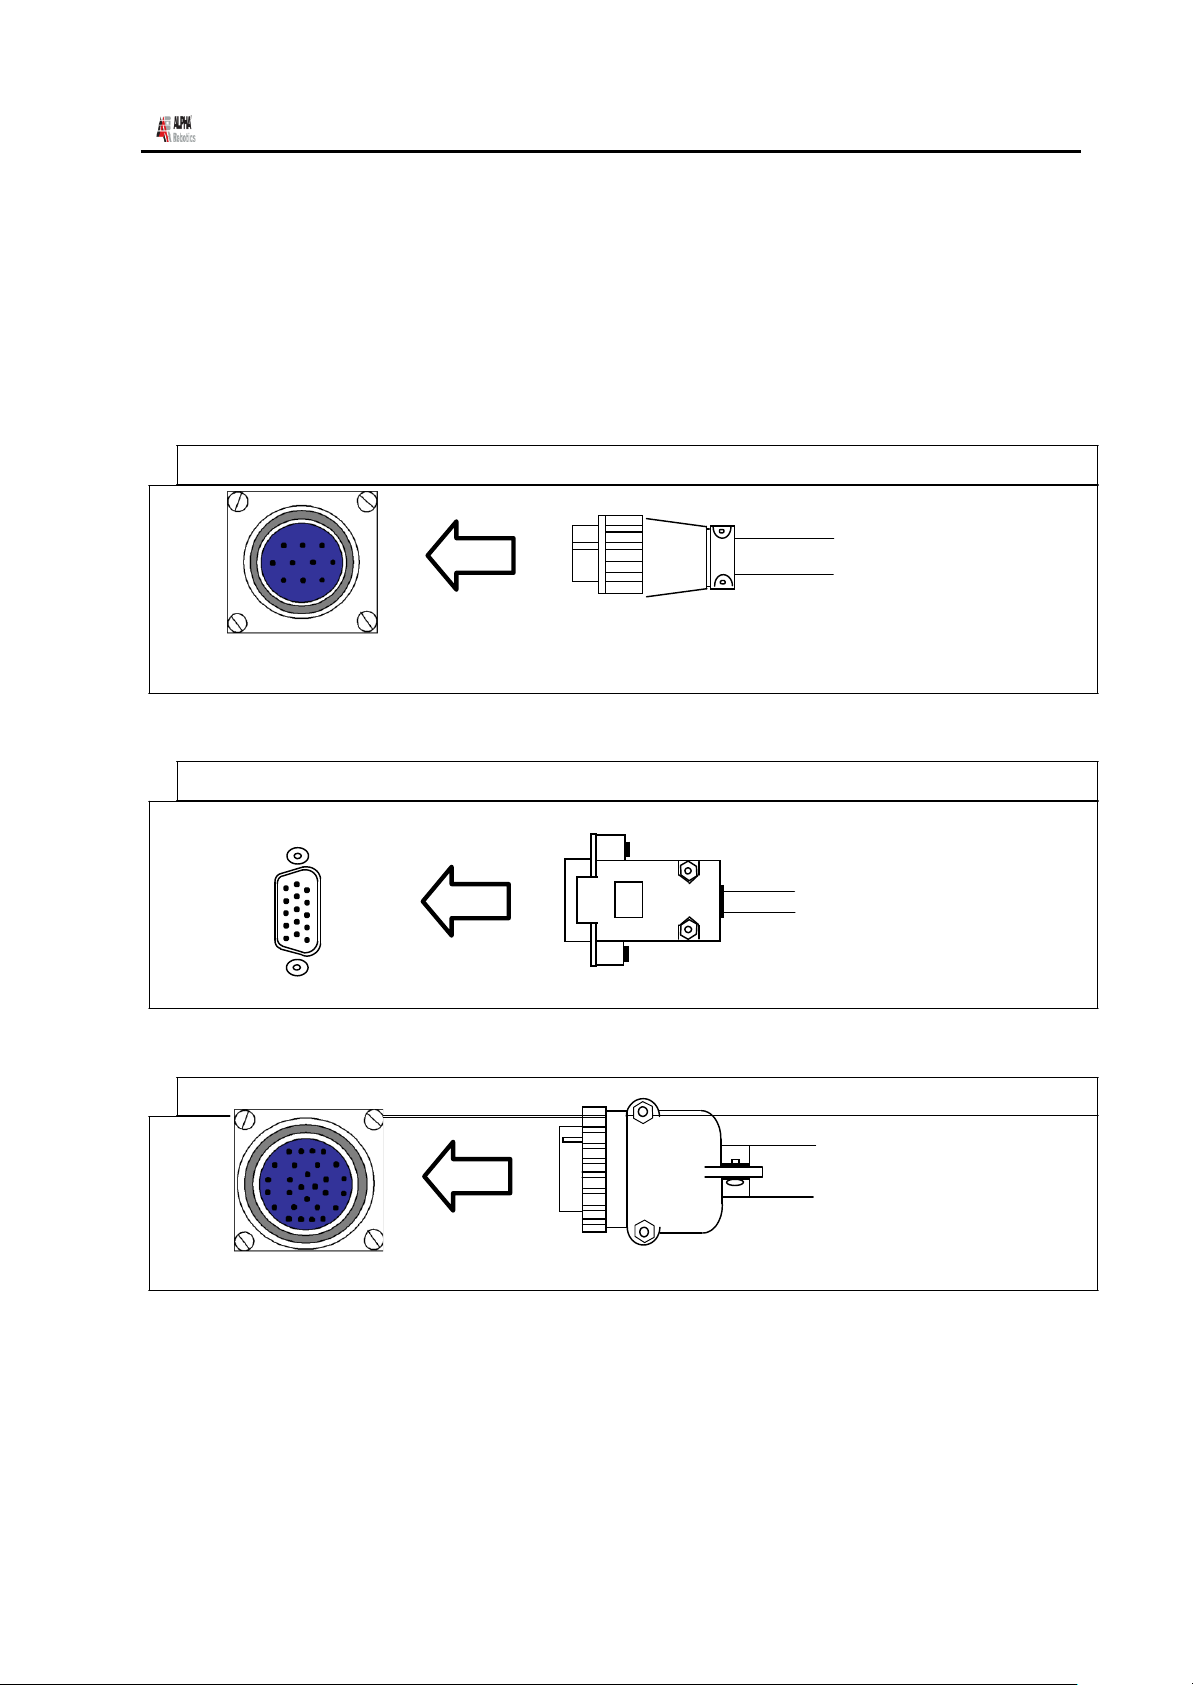
1.5. 器具部件的连接电缆
连接器具部件与控制装置的各线路。
器具部件的连接电缆向控制装置方分离成与编码器连接部位和动力连接部位,而向器具部件
方向形成一个器具连接部位。
Power connector
· Manipulator
Encoder connector
连接时,请务必参照附录 C 项目和 2-4 项的产品安装项目进行安装。
1.6.
使用者 I/O
电缆
将外部的使用者输入和输出连接到使用者 I/O 板。使用者输入与使用者输出各有连接部位。
各有 32/32 点。 详情请参
考附录 A 项目。
1.7.
系统 I/O
电缆
- Page 16 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 17
ADR系列操作手册 Rev.A Apr.2009
连接外部的系统输入/输出与系统 I/O 板。系统 I/O 电缆在一个连接器上同时连接有输入和
输出。
系统输入为 24,系统输出为 8 点。
详情请参考附录 B 项目。
2. 产品的安装
2.1. 安装时的注意事项.
请安装于通风好,粉尘尽可能少的地方。大量的粉尘可成为控制器出现故障的原因。
请避免安装于漏水或潮湿的地方,并采取特殊防水措施。
为了底部换气扇能够正常工作,请保障底部的空气流动畅通。
请固定安装各电缆,以免振动或晃动。
请安装FG。
控制器背面标示的电机容量与器具部件的电机容量必须保持一致。
请确认输入电源是否为220V。
为防止出现各连接器结合部位的接触不良,请正确连接固定。
2.2. 产品的安装
在安装产品时,首先利用所提供的器具部件的连接电缆,连接器具部件与控制部件的连接部
位。 此时,应注意器具部件的电机容量与控制部件各线路的电机容量保持一致。因此在连接
器具
部件与控制部件时,应牢记器具部件的电机容量。错误的连接有可能损伤电机。
- Page 17 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 18
ADR系列操作手册 Rev.A Apr.2009
各线路按如下所示分离成动力部件连接器和编码器连接器。
因此,连接时动力连接器的连接线路编号与编码器连接器的线路编号必须一致,否则电机将
会失控。
电机动力连接器上连接动力连接部件。
电机动力连接器上连接动力连接部件。
编码器连接器上连接编码器连接部件。
器具部件上连接器具连接部件。
- Page 18 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 19
ADR系列操作手册 Rev.A Apr.2009
在连接电缆时,为避免出现接触不良,请将螺丝完全拧紧。
器具部件与各线路的连接结束后,下一步连接系统输入/输出电缆与使用者输入/输出电缆。
(不使用的情况除外)
输入/输出电缆的连接结束后,连接电源。电源是单相 AC 220V。
将 T-Box 连接到正面的连接部位。
2.3. 控制器最初电源的接入.
所有电缆正常连接后,打开电源。
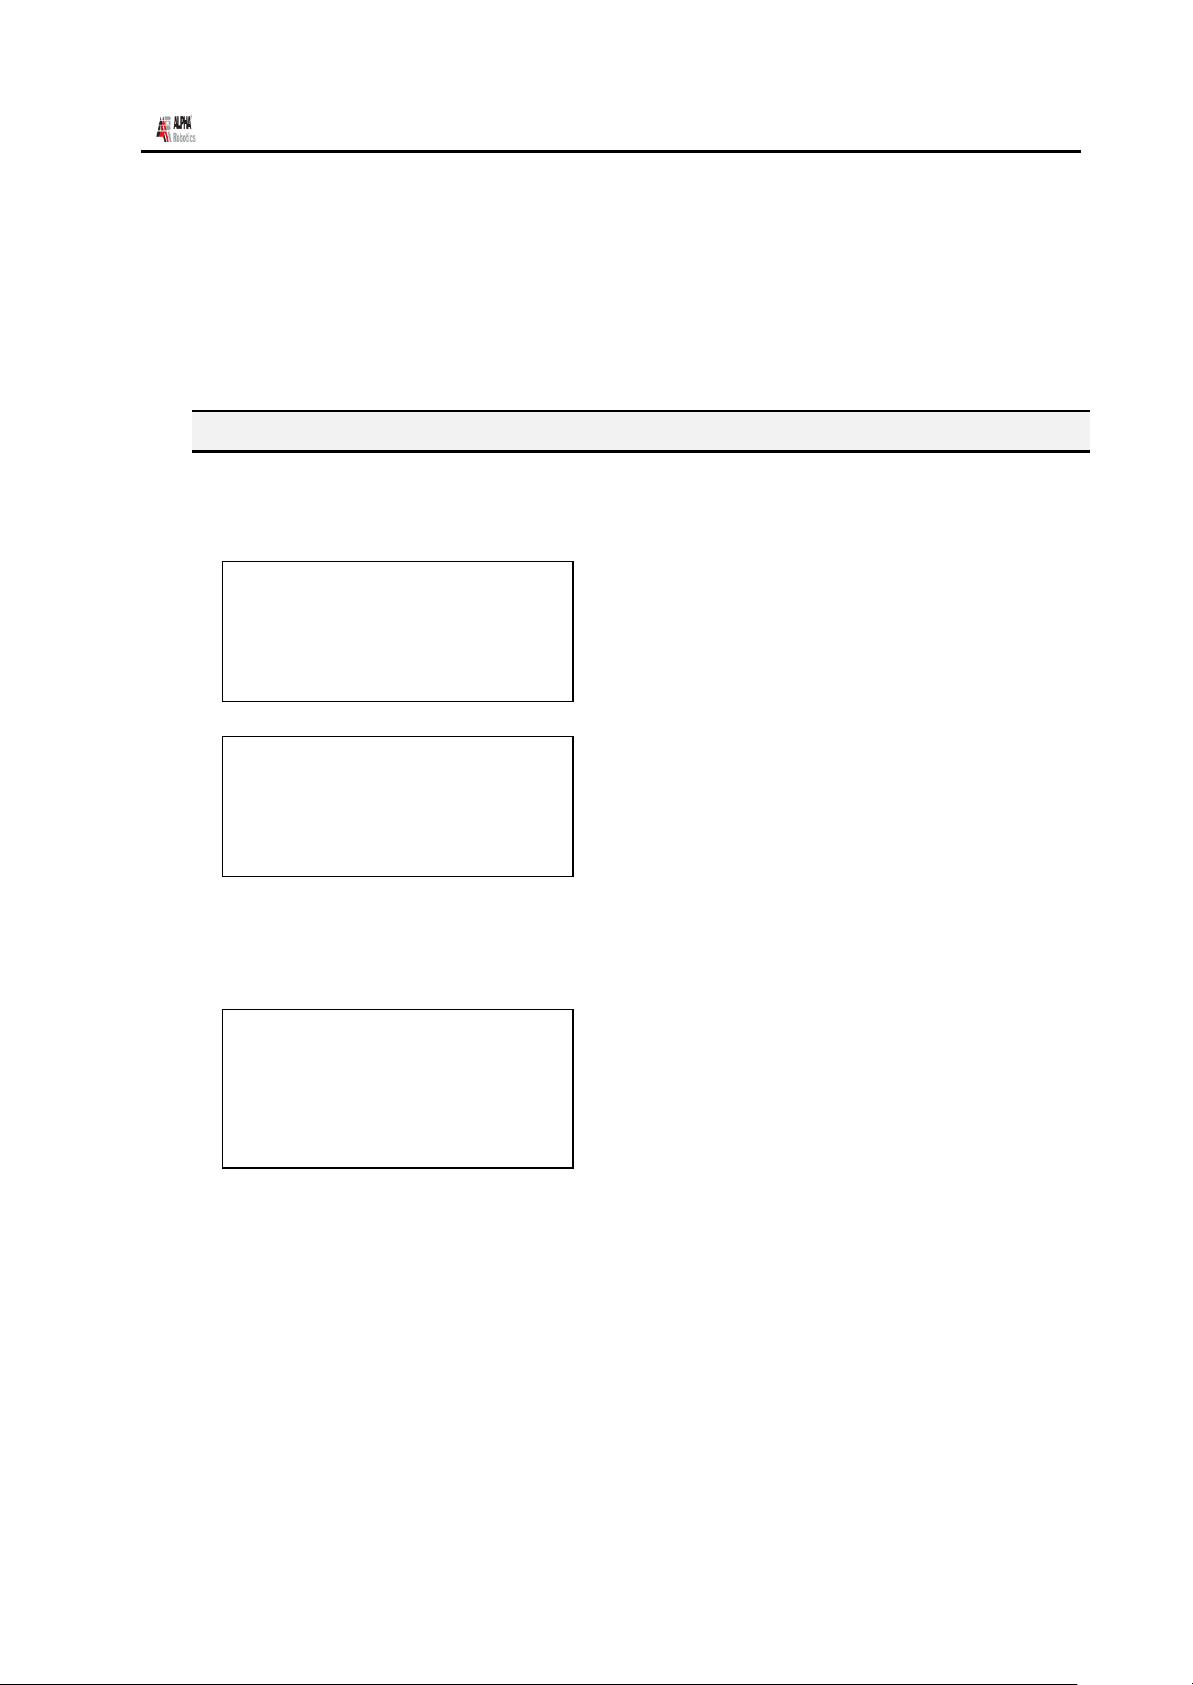
通常控制器在出厂时已经设定了针对器具部件的参数。若已经设定,则显示如下信息。
DATA LOADING………
PLEASE WAIT
--------------------------Press Home Key
To Find Origin
---------------------------
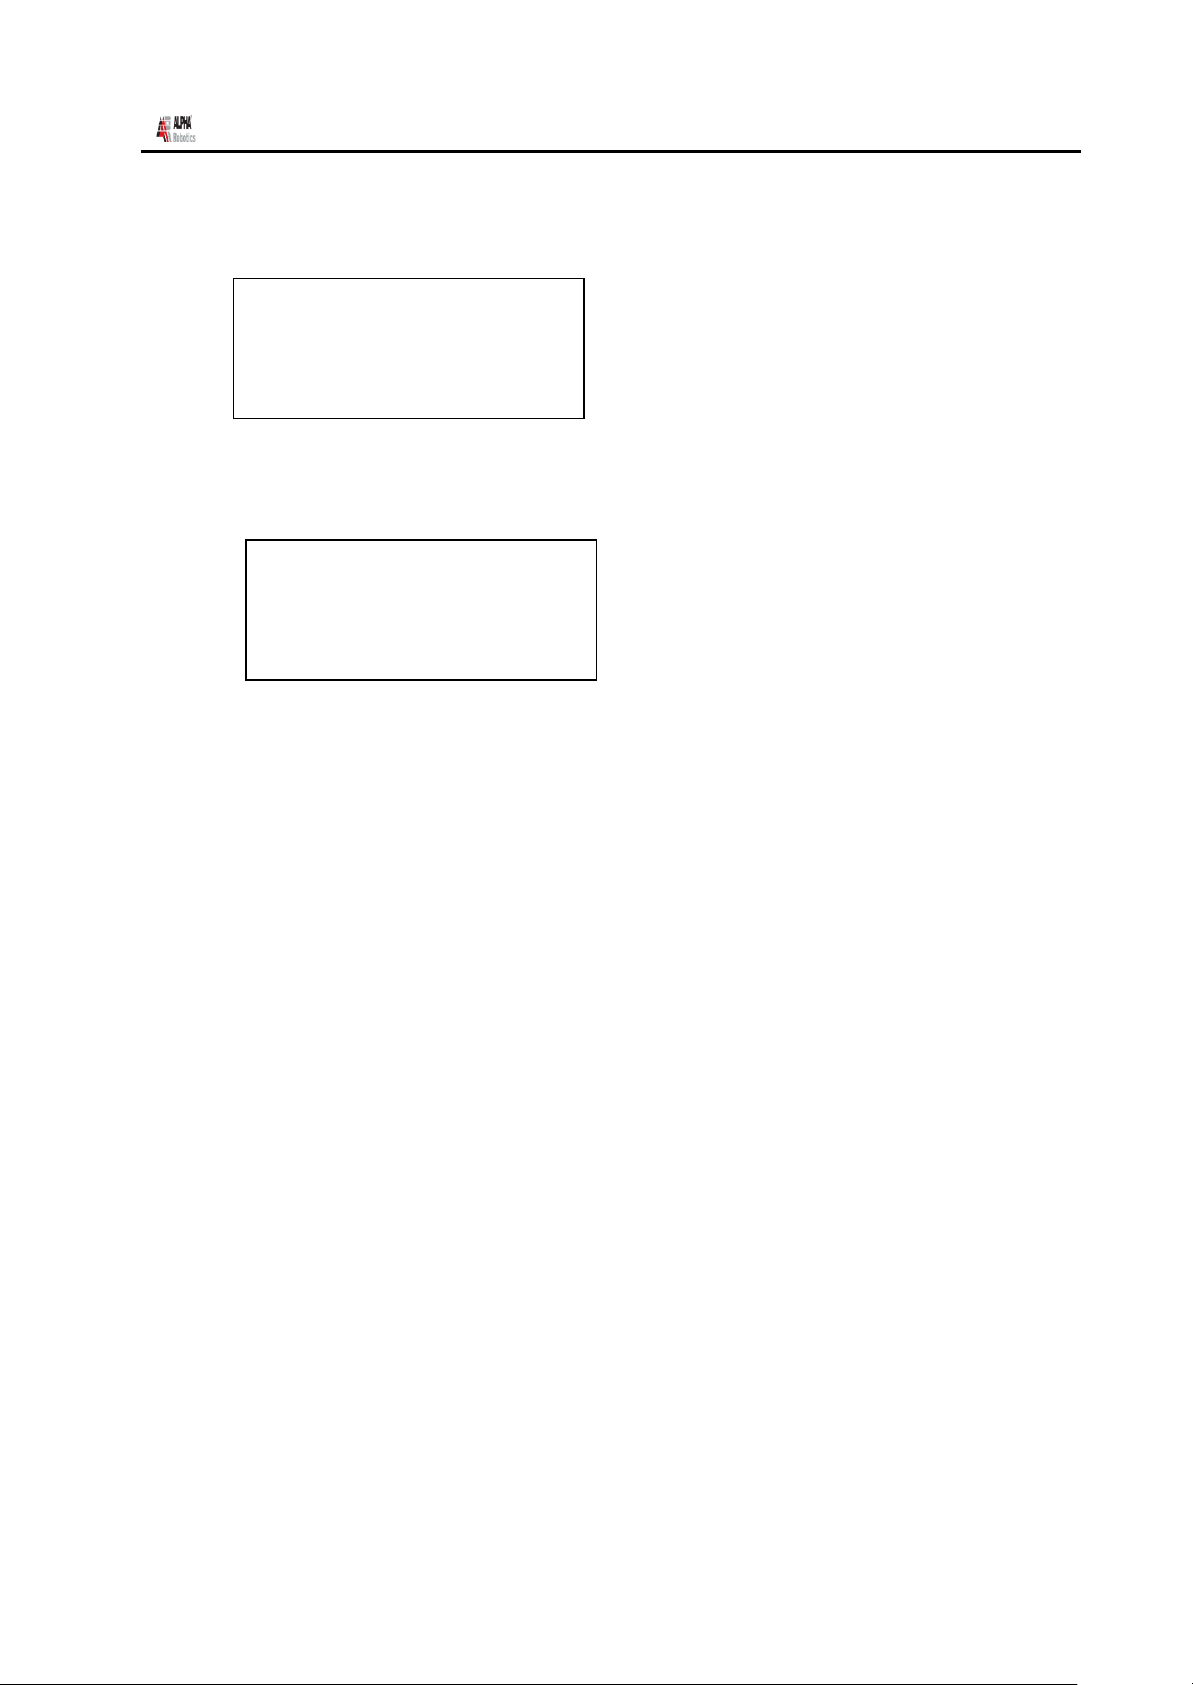
若未设定,则显示如下信息。
Select Robot Type
TYPE [ INJ9332 ]
Change: UP/DOWN
Save: ENT Skip: ESC
利用▲▼键选择器具部件的型号名。按 ENT,显示如下信息。
- Page 19 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 20
ADR系列操作手册 Rev.A Apr.2009
DATA LOADING………
PLEASE WAIT
--------------------------Press Home Key
To Find Origin
---------------------------
- Page 20 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 21
ADR系列操作手册 Rev.A Apr.2009
- Page 21 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 22
ADR系列操作手册 Rev.A Apr.2009
第 3 章: Teaching
- Page 22 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Overview
Page 23
ADR系列操作手册 Rev.A Apr.2009
1. 示教方法
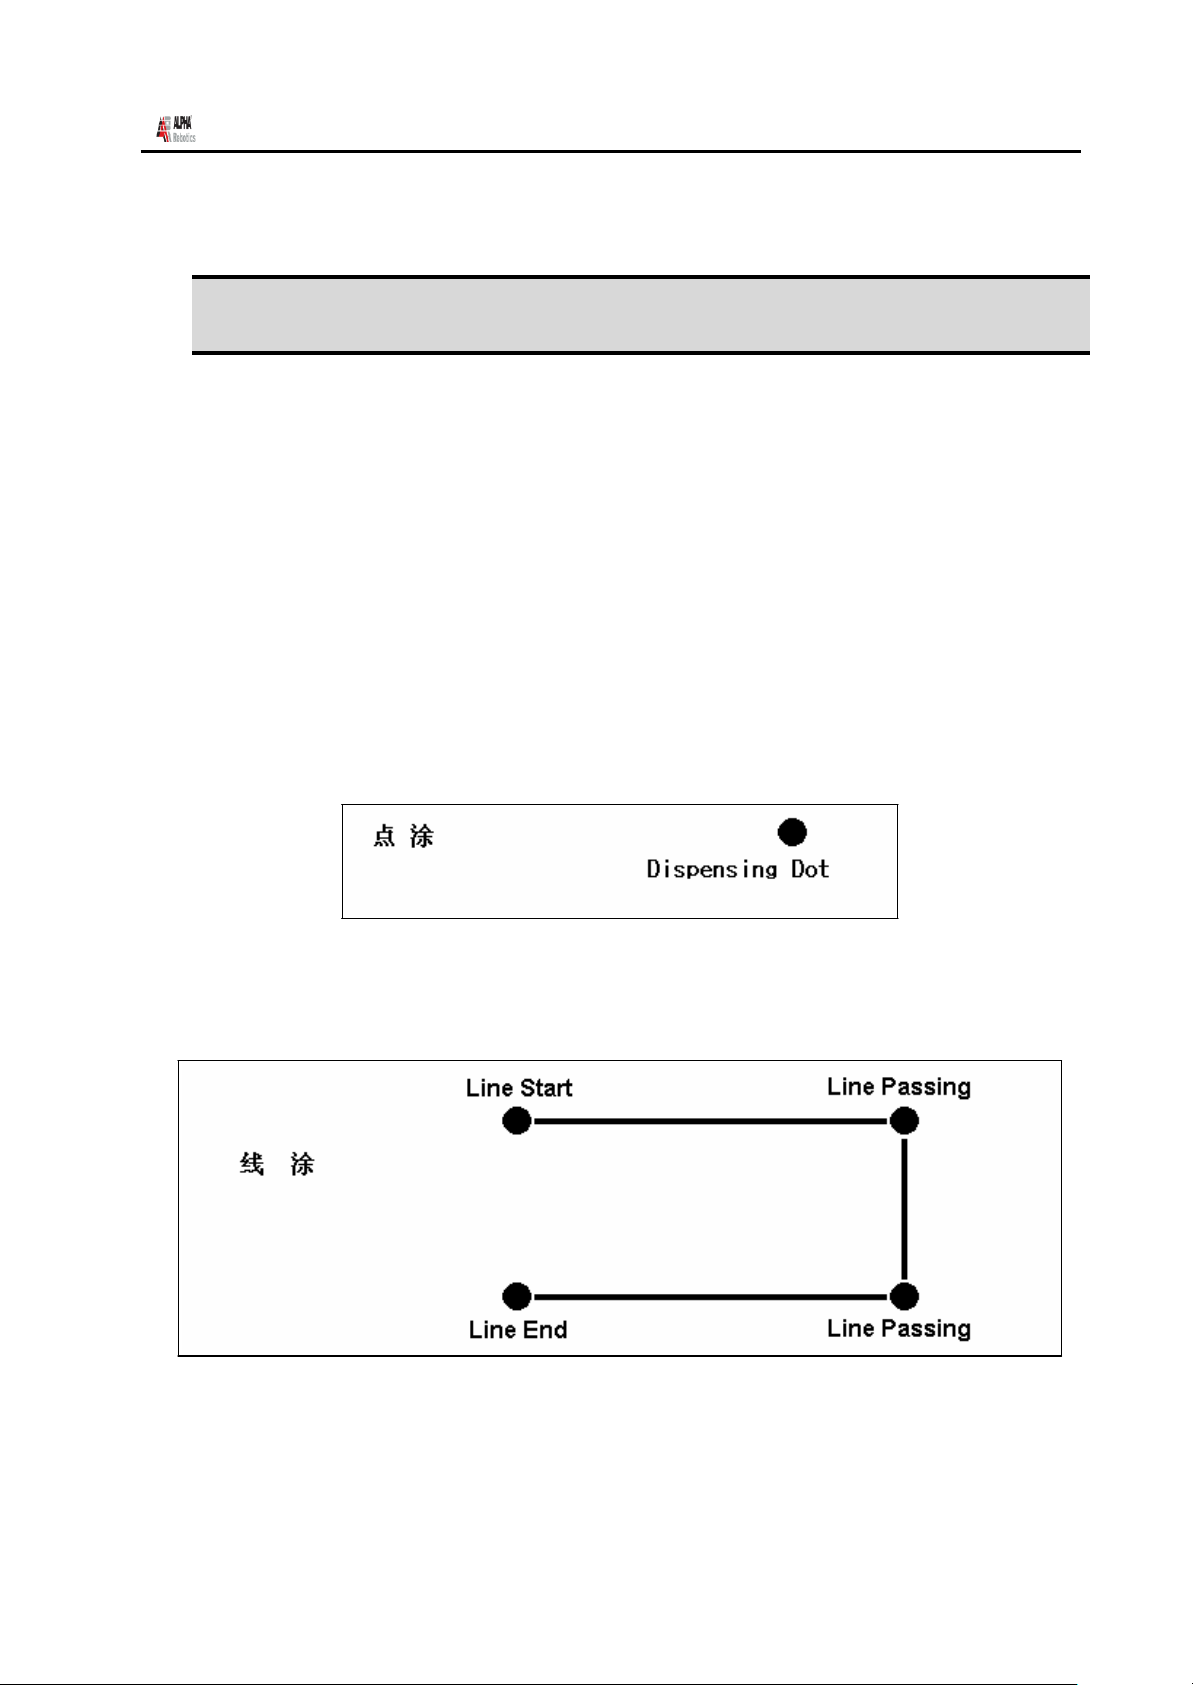
包括命令语的程序保存于主存储器。各命令保存于具有数字的存储器地址。一个存储器地址
包括 X、Y、Z 坐标的位置值和点型或者 dispensing time 或 line speed 等参数。
在执行程序时,机器人依次可执行保存于各地址的命令语。存储器地址包含位置值时,机器
人将移动到其位置。机器人根据其位置上设定的点型,执行打开/关闭分配器等相关作业。
最常用的点型是 Dispense Dot(点涂)、Line Start(线涂开始)、Line Passing(线涂继
续)、Arc Point(弧涂)、and Line End Point(线涂结束)。
若希望使机器人进行点涂,则将喷嘴末端移动到所希望的位置,并在 Teach Pendant 上按相
应键,将其位置设定为 DISPENSE DOT。
若希望使机器人沿直线进行线涂,则将线涂的起始位置设定为 LINE START。喷嘴改变方向
的位置和线涂的末端部位分别设定为 LINE PASSING 和 LINE END。
- Page 23 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 24
ADR系列操作手册 Rev.A Apr.2009
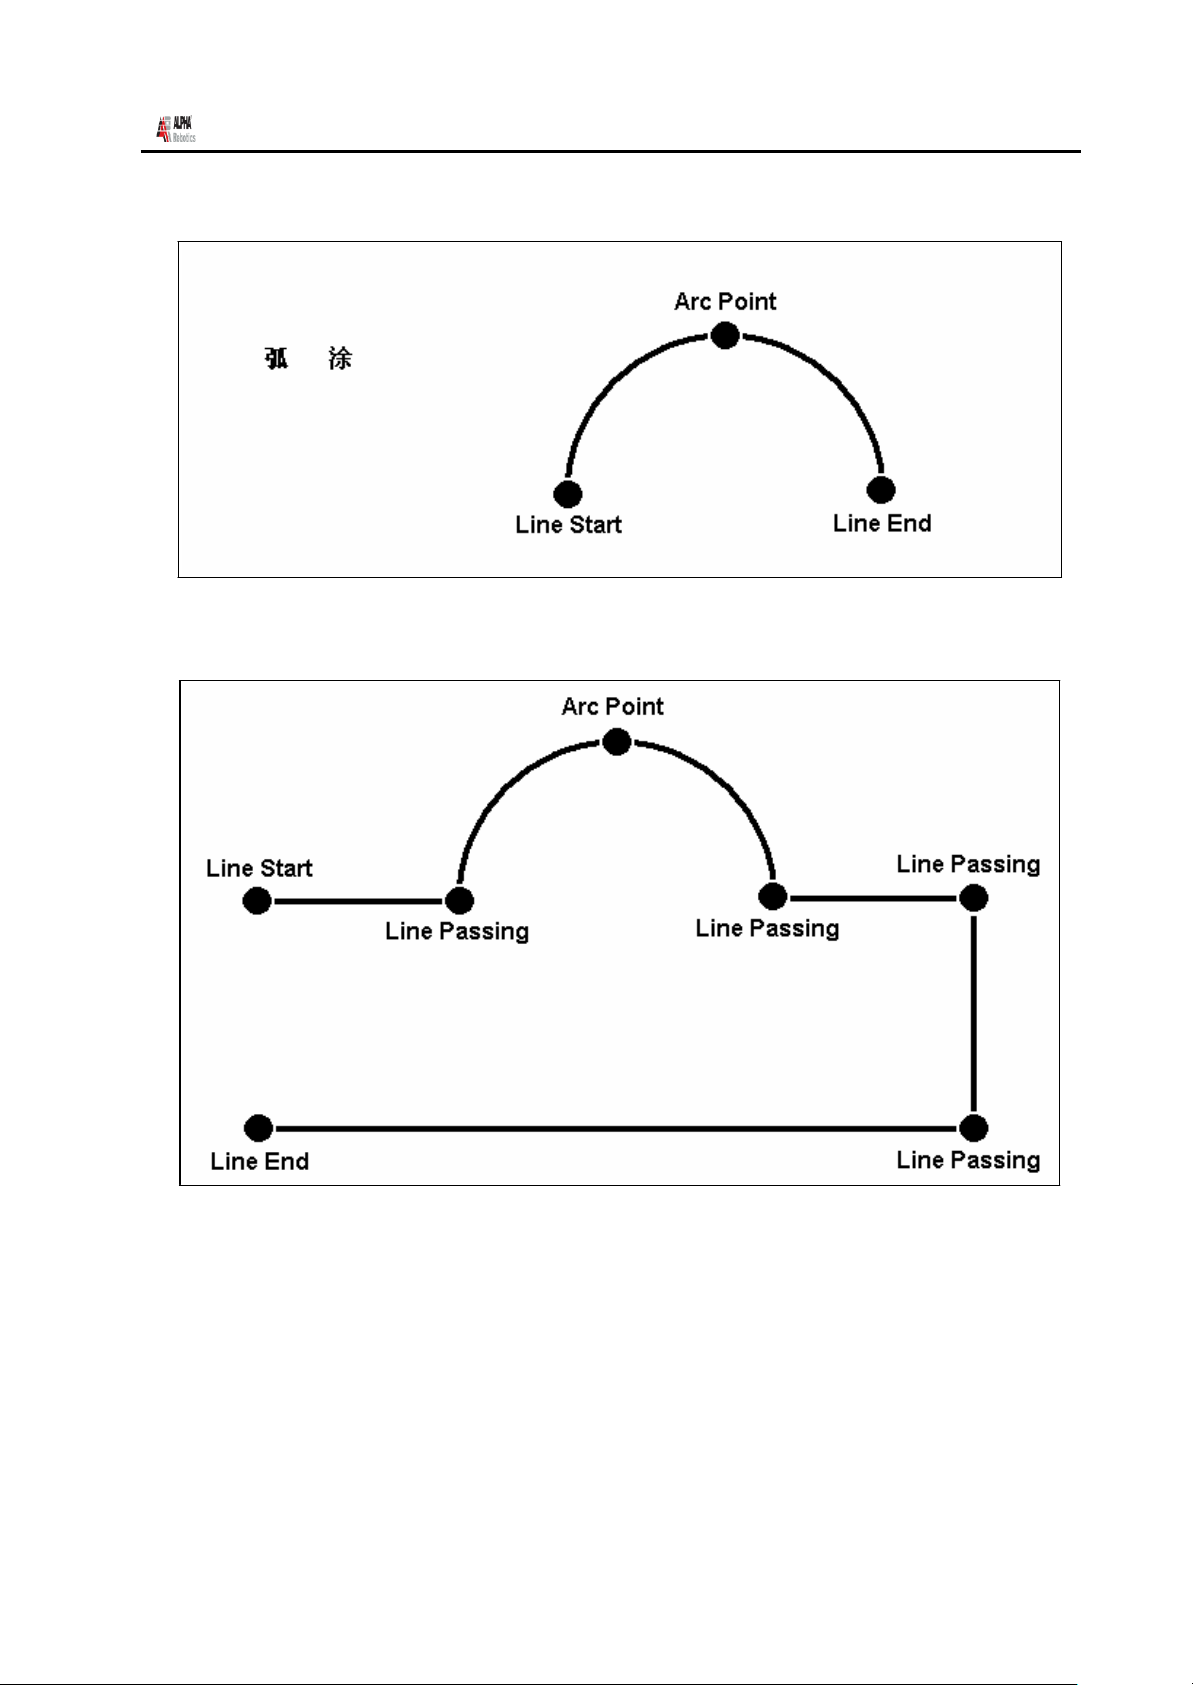
若希望沿着圆弧进行涂敷,则圆弧的起始点、中间点及末端分别设定为 LINE START、ARC 及
LINE END。
包含直线线涂和弧涂的情况如下所示。
倘若以保存所希望的位置,则不需要 teach pendant。利用控制器操作板的开关移动到运行
模式后,可以运营。
- Page 24 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 25
ADR系列操作手册 Rev.A Apr.2009
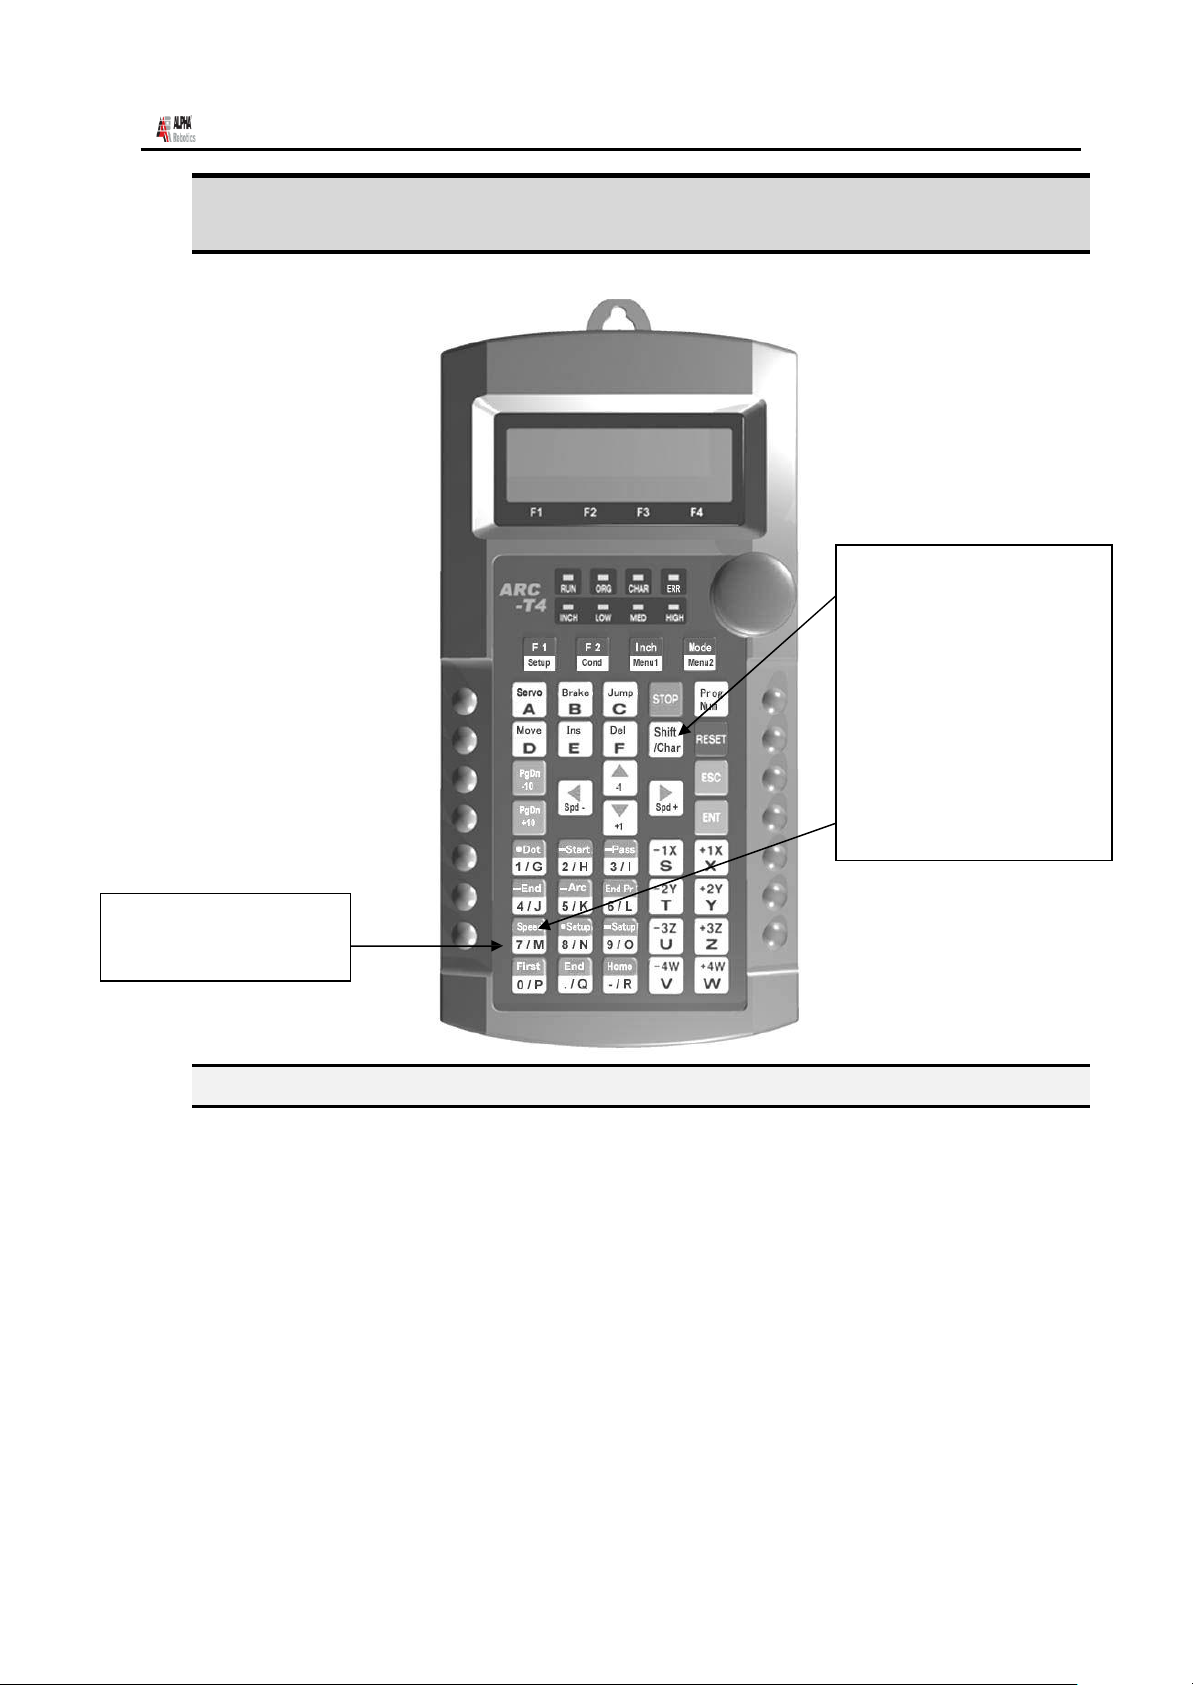
2. 示教盒的使用方法
示教盒使用于移动机器人并输入程序。
输入数字时为 7。
2.1. 键的选择
若同时按 Shift/Char 键
和 Speed 键,则执行
Speed。 在文字输入窗
口,输入“M”时运行。..
示教盒的大部分键都重复设有多种功能。单独按键时,所执行的功能是标在未涂色部分的功
能。
例如,菜单 1、菜单 2、Setup、▲/–1 是单独按键时的基本功能。
使用键的上端标在涂色部分的功能时,先按 Shift /Char 键后再按相应键。例如,为 Speed
功能,按 Shift 后再按 Speed 键。 若需要数字键,则自动转换为数字输入模式。数字使用
标在键左下端的值。 若需要输入文字,则按 Shift/Char 键。文字输入使用标在各键右下端
的文字。
- Page 25 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 26
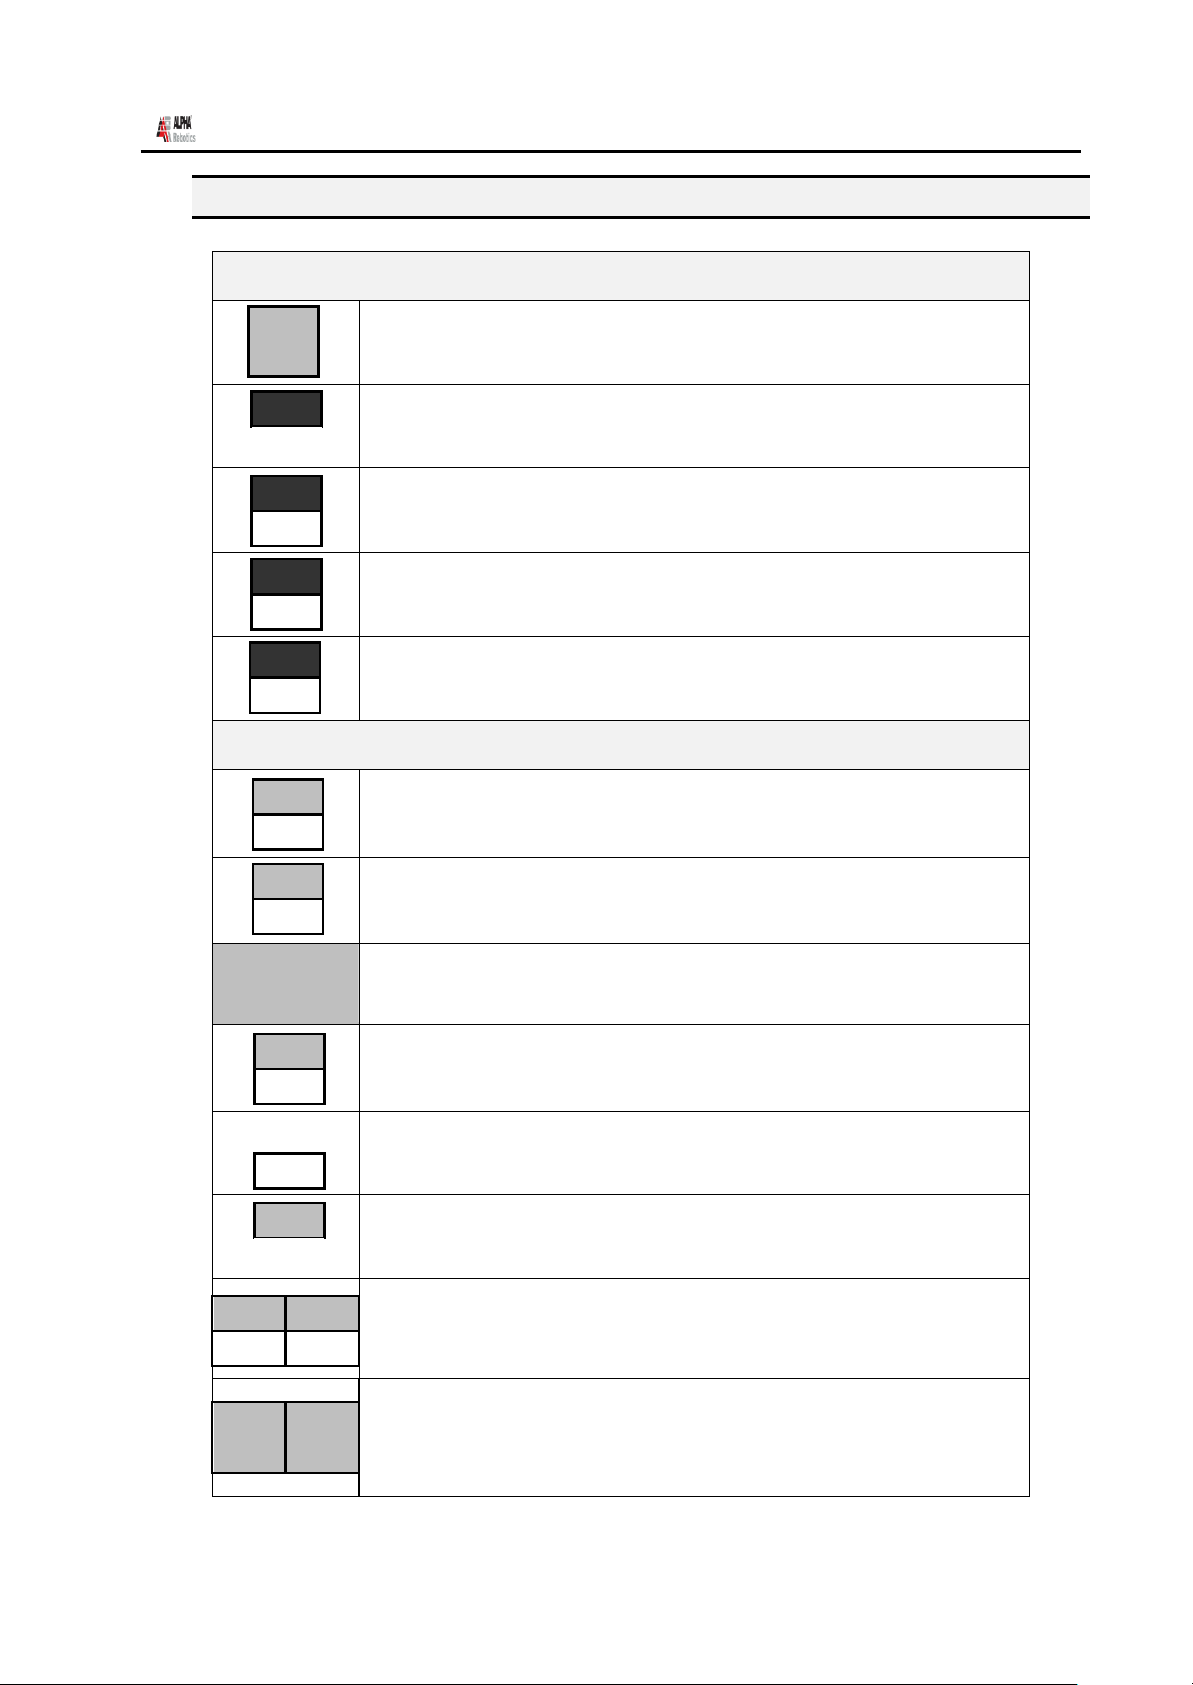
菜单键
ENT
设定 Point Type。
F1
Setup
打开设置菜单。
F2
Cond
打开状态菜单。
Inch
Menu1
打开菜单 1。若与 Shift/Char 键同时使用,则转换为 Inch Jog
Mode。
Mode
Menu2
打开菜单 1。若与 Shift/Char 键同时使用,则转换模式。
Jog 键
- 1X
S
将 X 轴向-方向移动。
+ 1X
X
将 X 轴向+方向移动。
- 2Y
T
将 Y 轴向-方向移动。
+ 2Y
Y
将 Y 轴向+方向移动。
- 3Z
U
将 Z 轴向上移动。
+ 3Z
Z
将 Z 轴向下移动。
移动旋转轴或双滑台型的另一轴。
- 4R
+ 4R V W
调节 Jog 速度。按右键速度变快,按左键速度变慢。
◄
SPD -
►
SPD+
ADR系列操作手册 Rev.A Apr.2009
2.2. Key Assignments
- Page 26 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 27
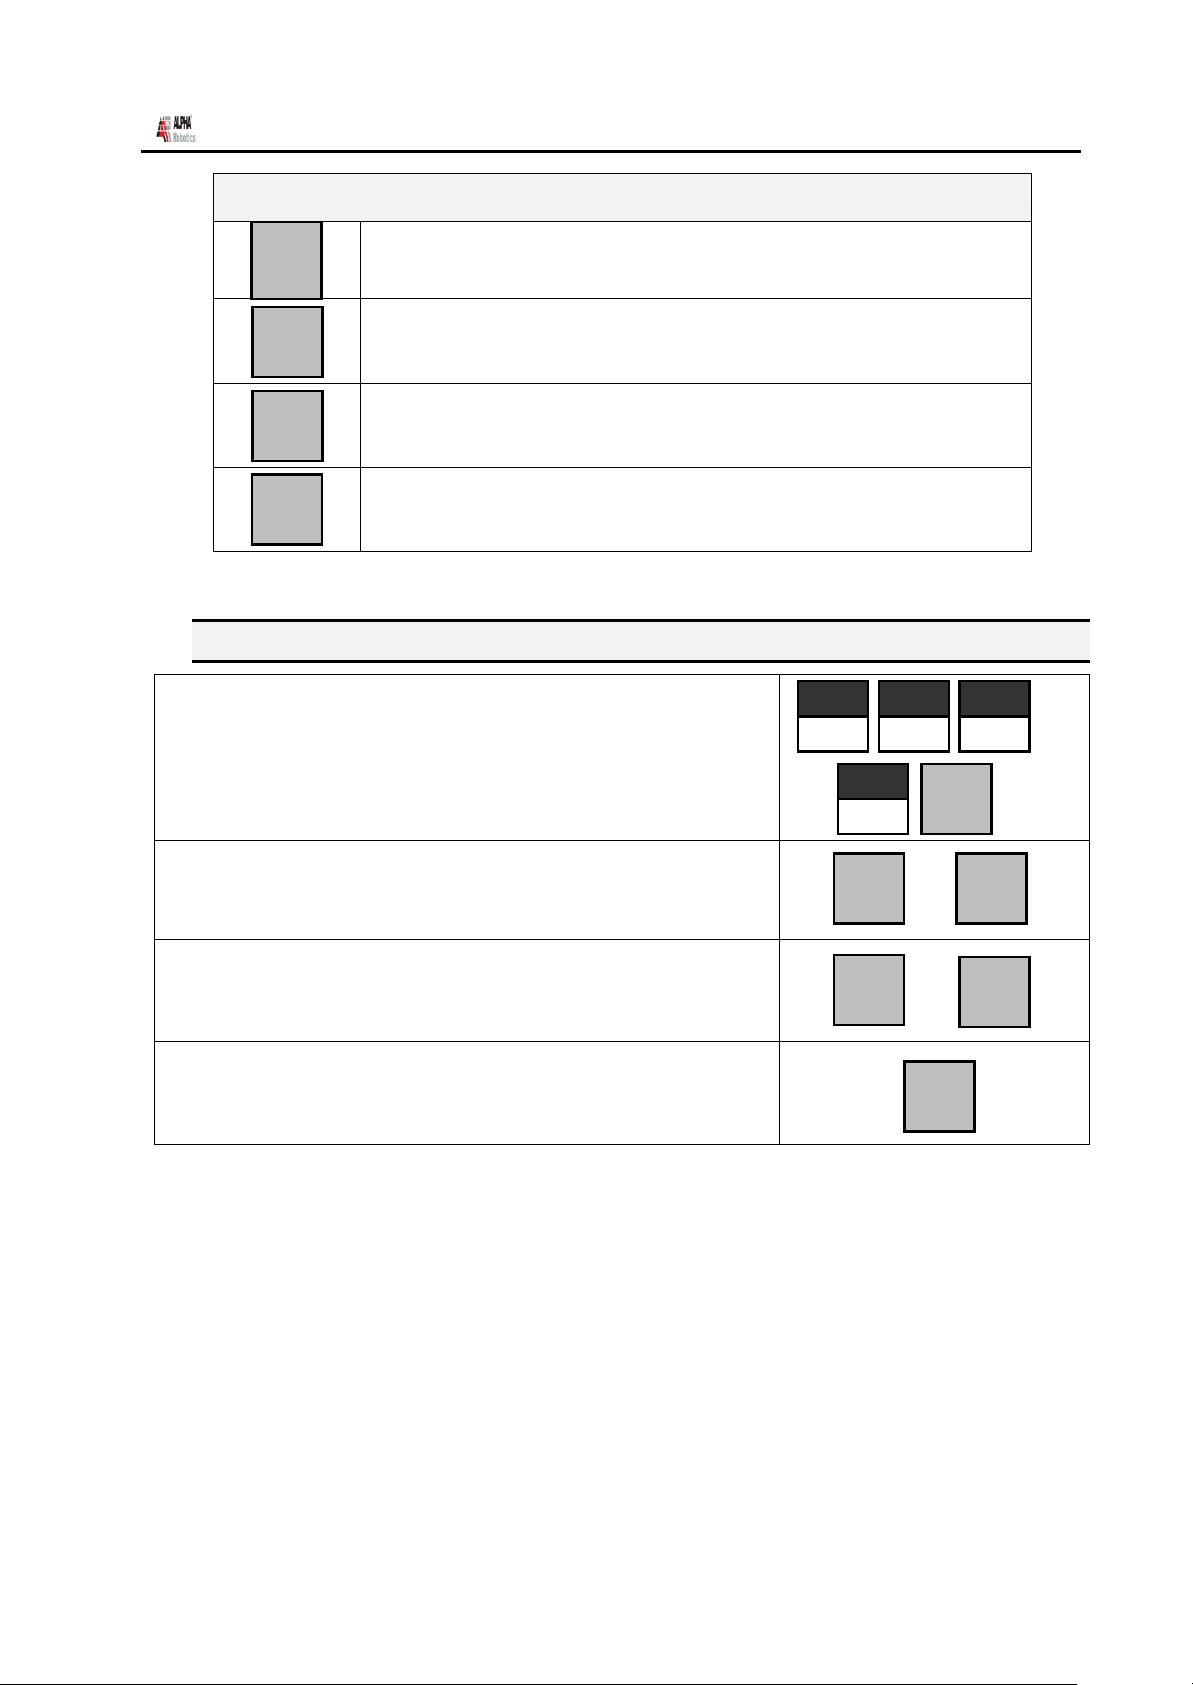
Navigation 键
▼
+1
增加 1 个存储器地址。
▲
-1
减少 1 个存储器地址。
PgDn
+10
增加 10 个存储器地址。
PgUp
-10
减少 10 个存储器地址。
为打开菜单画面,进行选择。
F1 F2 Inch
Setup Cond Menu1
Mode
ENT
Menu2
已打开菜单时,将光标上下移动。
▲ ▼
-1 +1
已打开菜单时,将光标左右移动。
◄ ►
SPD - SPD
+
确认数据的输入。
ENT
ADR系列操作手册 Rev.A Apr.2009
2.3. Navigation 菜单
- Page 27 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 28
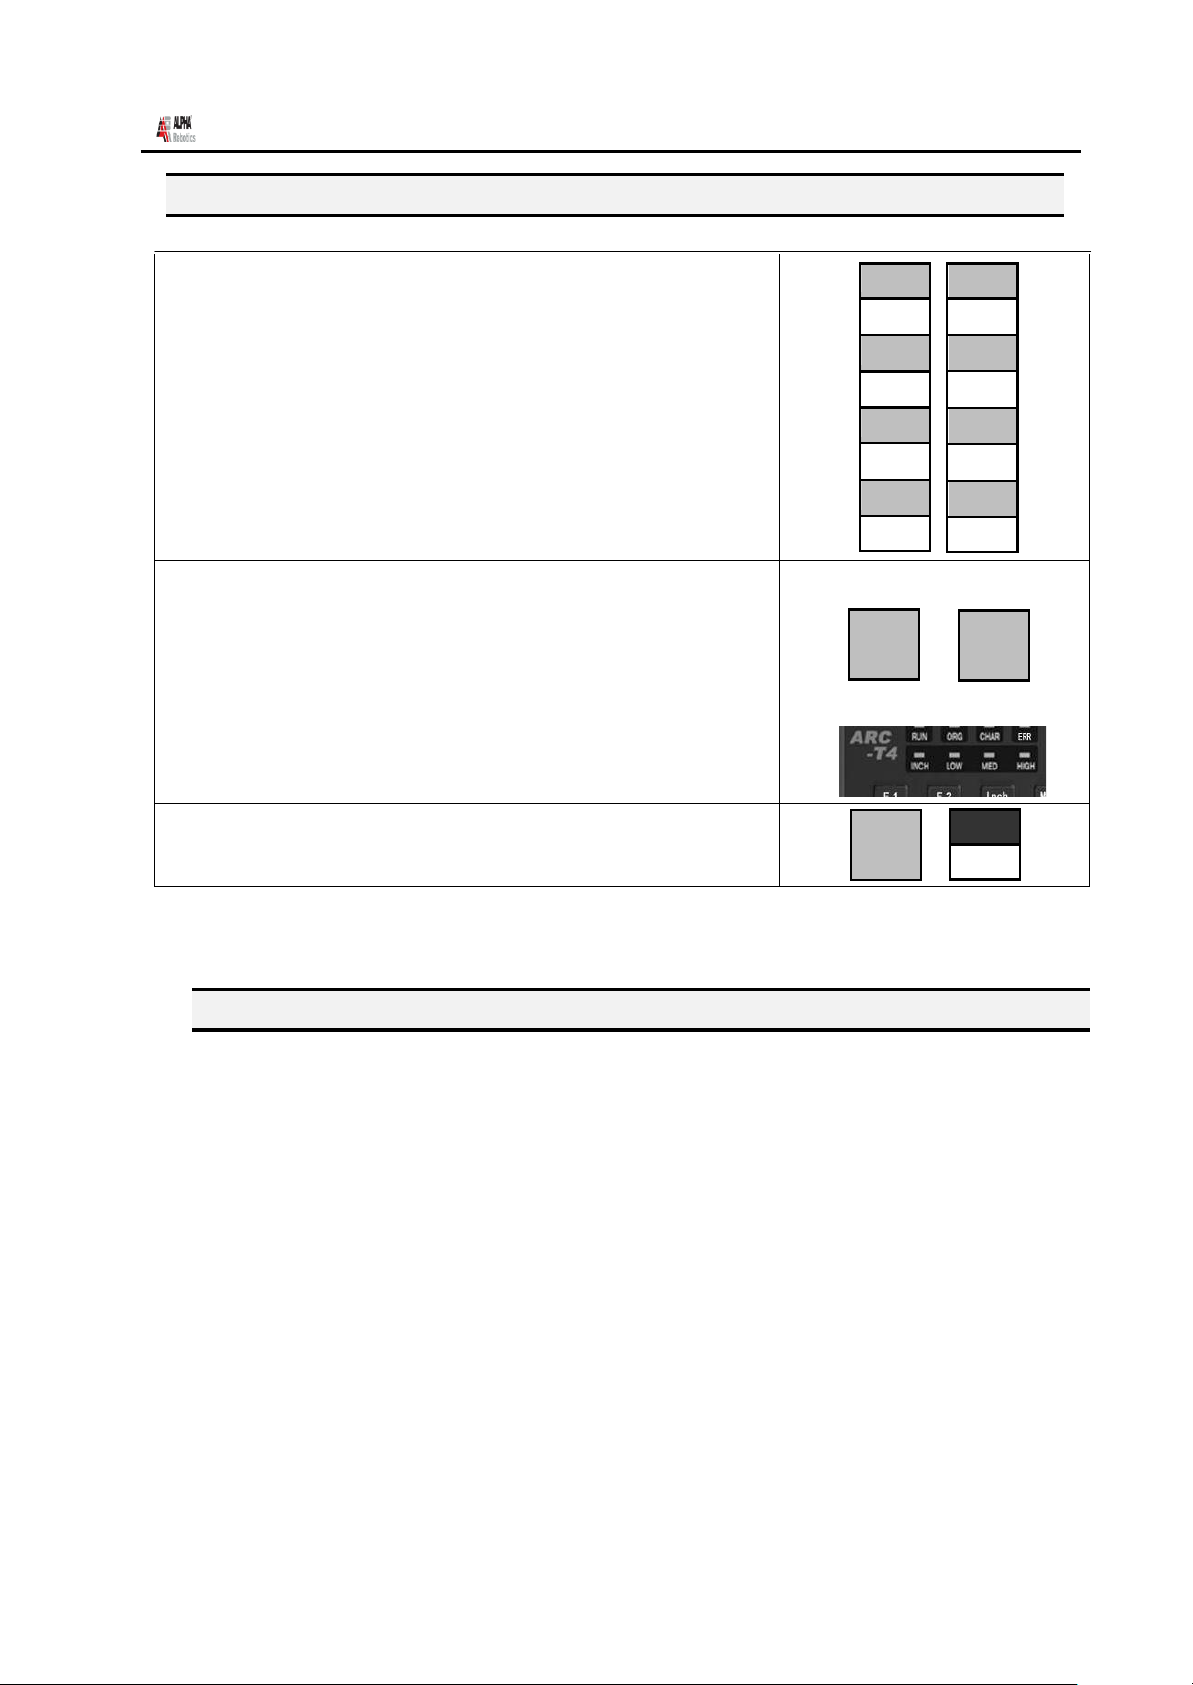
- 1X
S
- 2Y
T
- 3Z
U
- 4W
V
+ 1X
X
+ 2Y
Y
+ 3Z
Z
+ 4W
W
喷嘴利用按 jog 键移动。
Jog 速度分为 high(快)、middle(中)、low(慢)三种。
按右键速度变快,按左键速度变慢。
示教盒的 LED 上显示速度。
◄
►
SPD -
SPD +
转换为 Inch Mode。
Shift
+
Inch
/Char
Menu1
ADR系列操作手册 Rev.A Apr.2009
2.4. Jogging
2.5. Data Entry
示教盒也可以输入数字。若需要数字键,则可以利用 0–9、(.)以及(-)键进行输入。
- Page 28 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 29
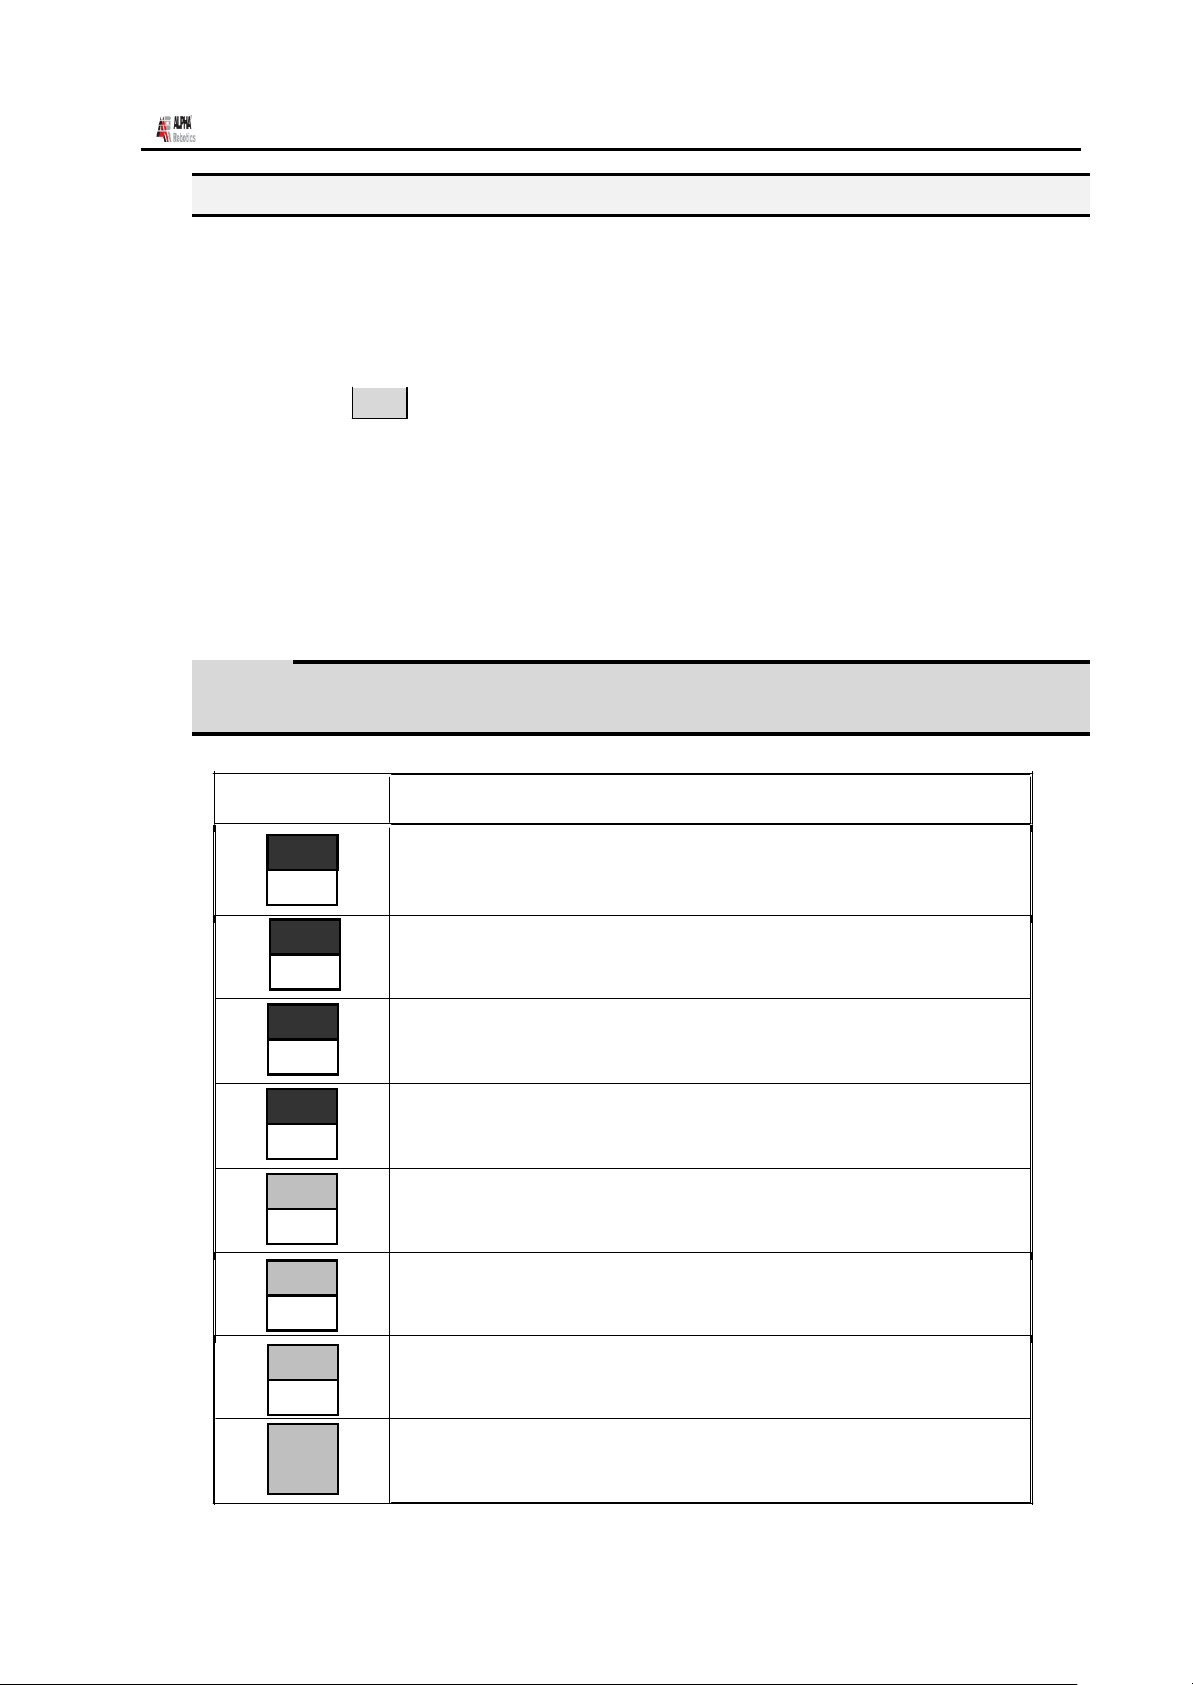
·
RUN LED
: Servo ON 时,亮灯。
·
ORG LED
: 找到原点时,亮灯。
·
LOW LED
: Jog 速度为 low 时,亮灯。
·
MED LED
: Jog 速度为 medium 时,亮灯。
·
·
HIGH LED
: Jog 速度为 high 时,亮灯。
ADR系列操作手册 Rev.A Apr.2009
2.6. LED Panel
显示当前的系统状态与速度。
·
CHAR LED :按 CHAR 键时,亮灯。
·
ERROR LED: 出现 Error 时,亮灯。
·
INCH LED : Inch Mode 时,亮灯。
3. Teach Box Key Assignments
键 功能
F1
Setup
F2
Cond
Inch
Menu1
Mode
Menu2
Servo
A
Brake
B
Jump
C
STOP
打开设置菜单。
打开状态菜单。
打开菜单 1。若与 Shift/Char 键同时使用,则转换为 Inch
Jog Mode。
打开菜单 1。若与 Shift/Char 键同时使用,则转换模式
打开/关闭 Servo。
打开/关闭制动器。
向 指 定 存 储 器地址移动 。 Jumps to a specified memory
address.
停止执行程序。
- Page 29 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 30
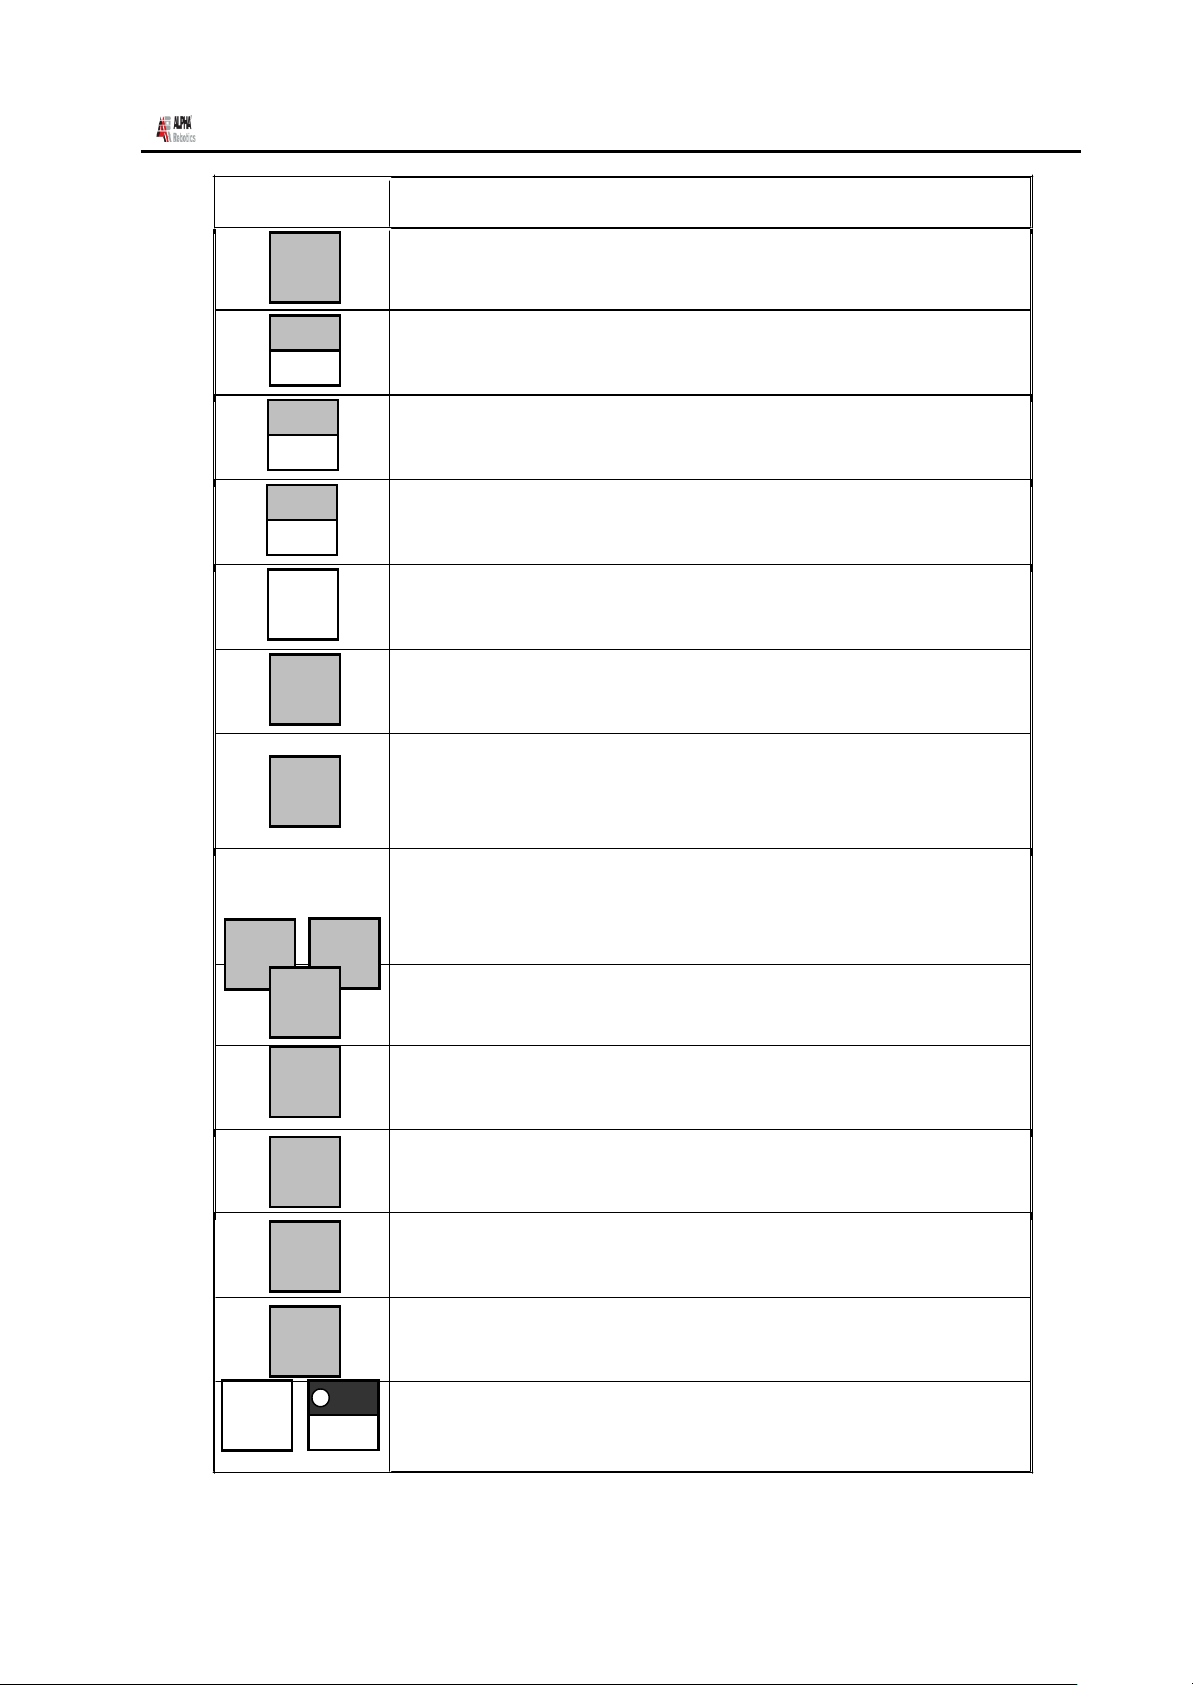
- S
ADR系列操作手册 Rev.A Apr.2009
键 功能
Prog
No
Move
打开其他程序。
向当前地址上保存的位置移动机器人。
D
Ins
在当前位置上插入新的存储器地址。
E
Del
删除当前存储器地址。
F
Shift
转换为文字/Shift 模式。
/Char
RESET
ESC
◄
SPD
►
PD+
PgUp
将错误复位。
将存储器地址在以多条线表示的模式和以一条线表示的模式
之间进行转换。
调节 Jog 速度。 按右键速度变快,按左键速度变慢。
速度分为快、中、慢三种,示教盒的 LED 上显示速度。
减少 10 个存储器地址。
-10
▲
-1
PgDn
+10
▼
减少 1 个存储器地址。
增加 10 个存储器地址。
增加 1 个存储器地址。
+1
ENT
Shift
/Char
Dot
1 / G
确认数据的输入。另外设定点型。
Dispense Point 的缩短键。
- Page 30 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 31
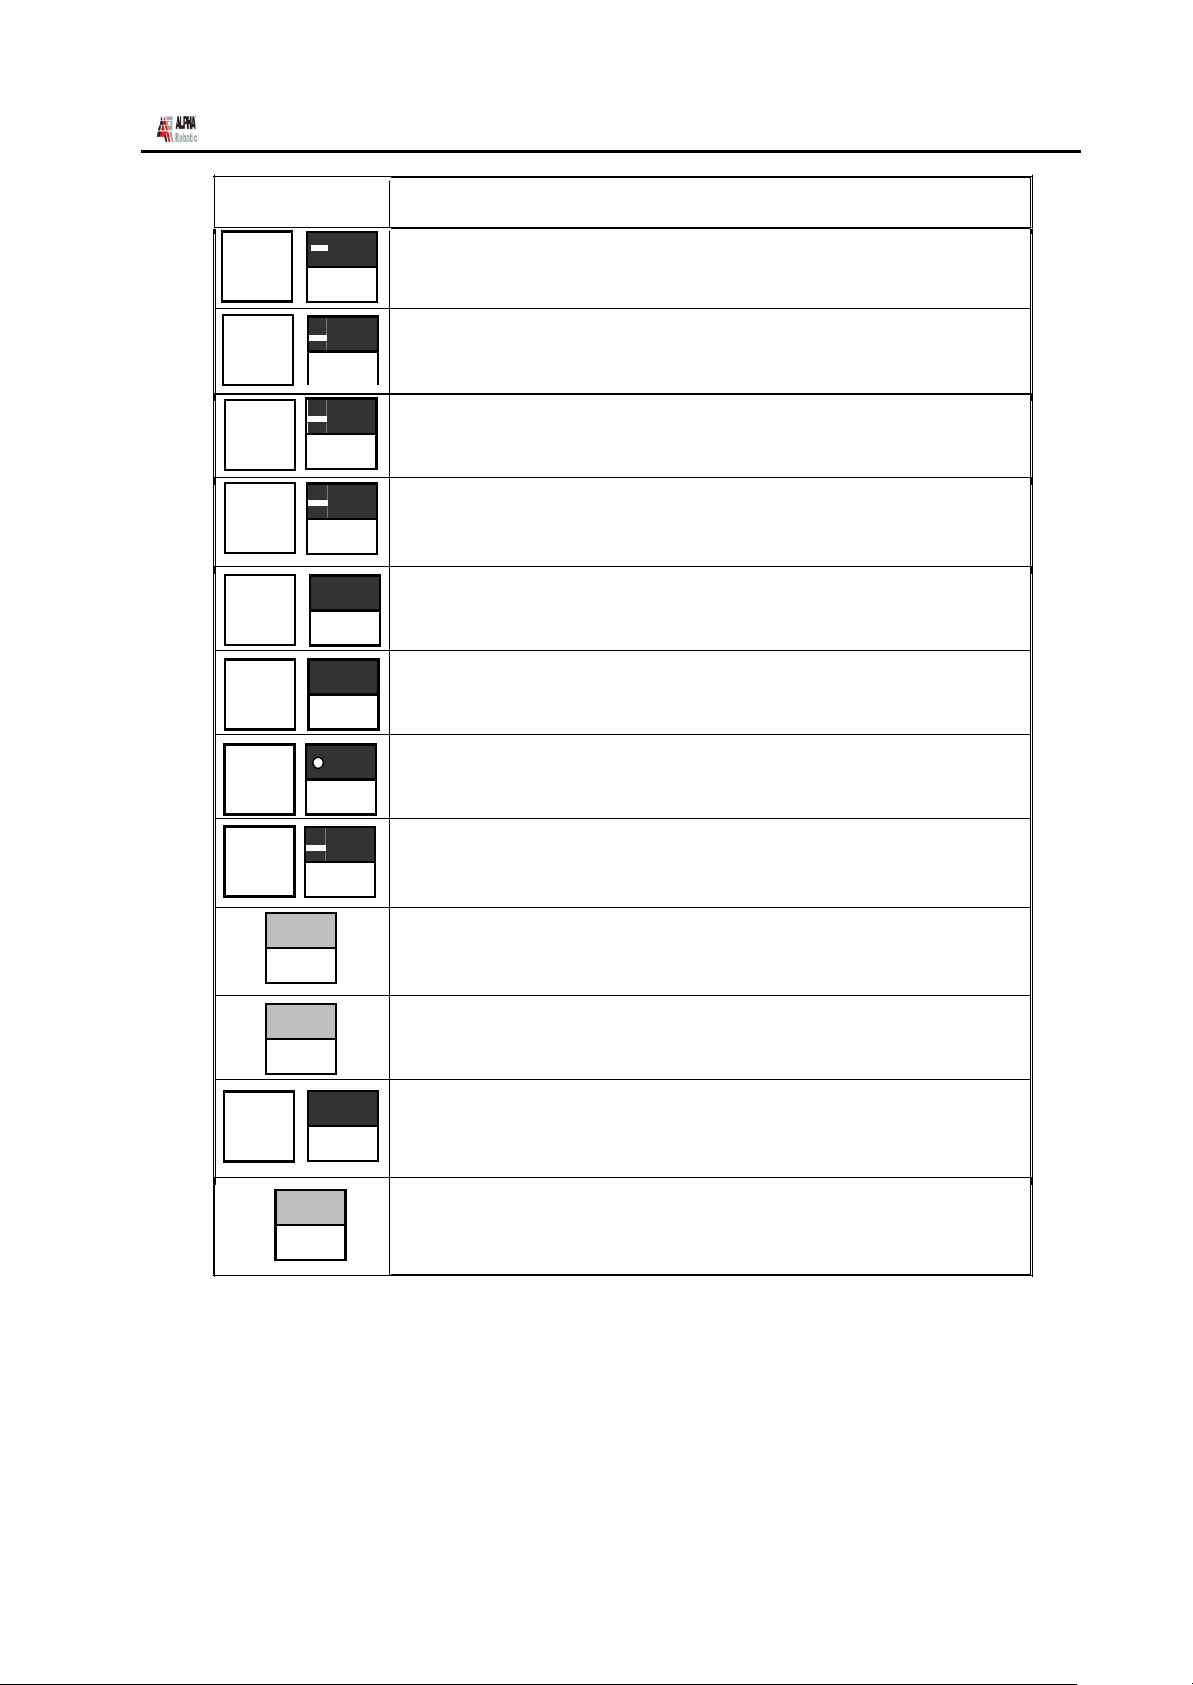
Pass
3 / I
End
4 / J
Arc
5 / K
Setup
9 / O
ADR系列操作手册 Rev.A Apr.2009
Shift
/Char
Shift
键 功能
Start
2 / H
Line Start Point 的缩短键。
Line Passing Point 的缩短键。
/Char
Shift
Line End Point 的缩短键。
/Char
Shift
Arc Point 的缩短键。
/Char
Shift
/Char
Shift
/Char
Shift
/Char
Shift
/Char
End Pr
6 / L
Speed
7 / M
8 / N
First
0 / P
Setup
End Program 的缩短键。
Line Speed 的缩短键。
Point Dispense Setup 的缩短键。
Line Dispense Setup 的缩短键。
向 0 号地址移动。
End
. / Q
Shift
/Char
Mode
Menu2
Home
- / R
向已制定有程序的最后一个地址移动。
Run / Teach 模式之间转换。
将机器人向“Home”位置移动。将所有的轴移动到(0,0,0)。
- Page 31 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 32
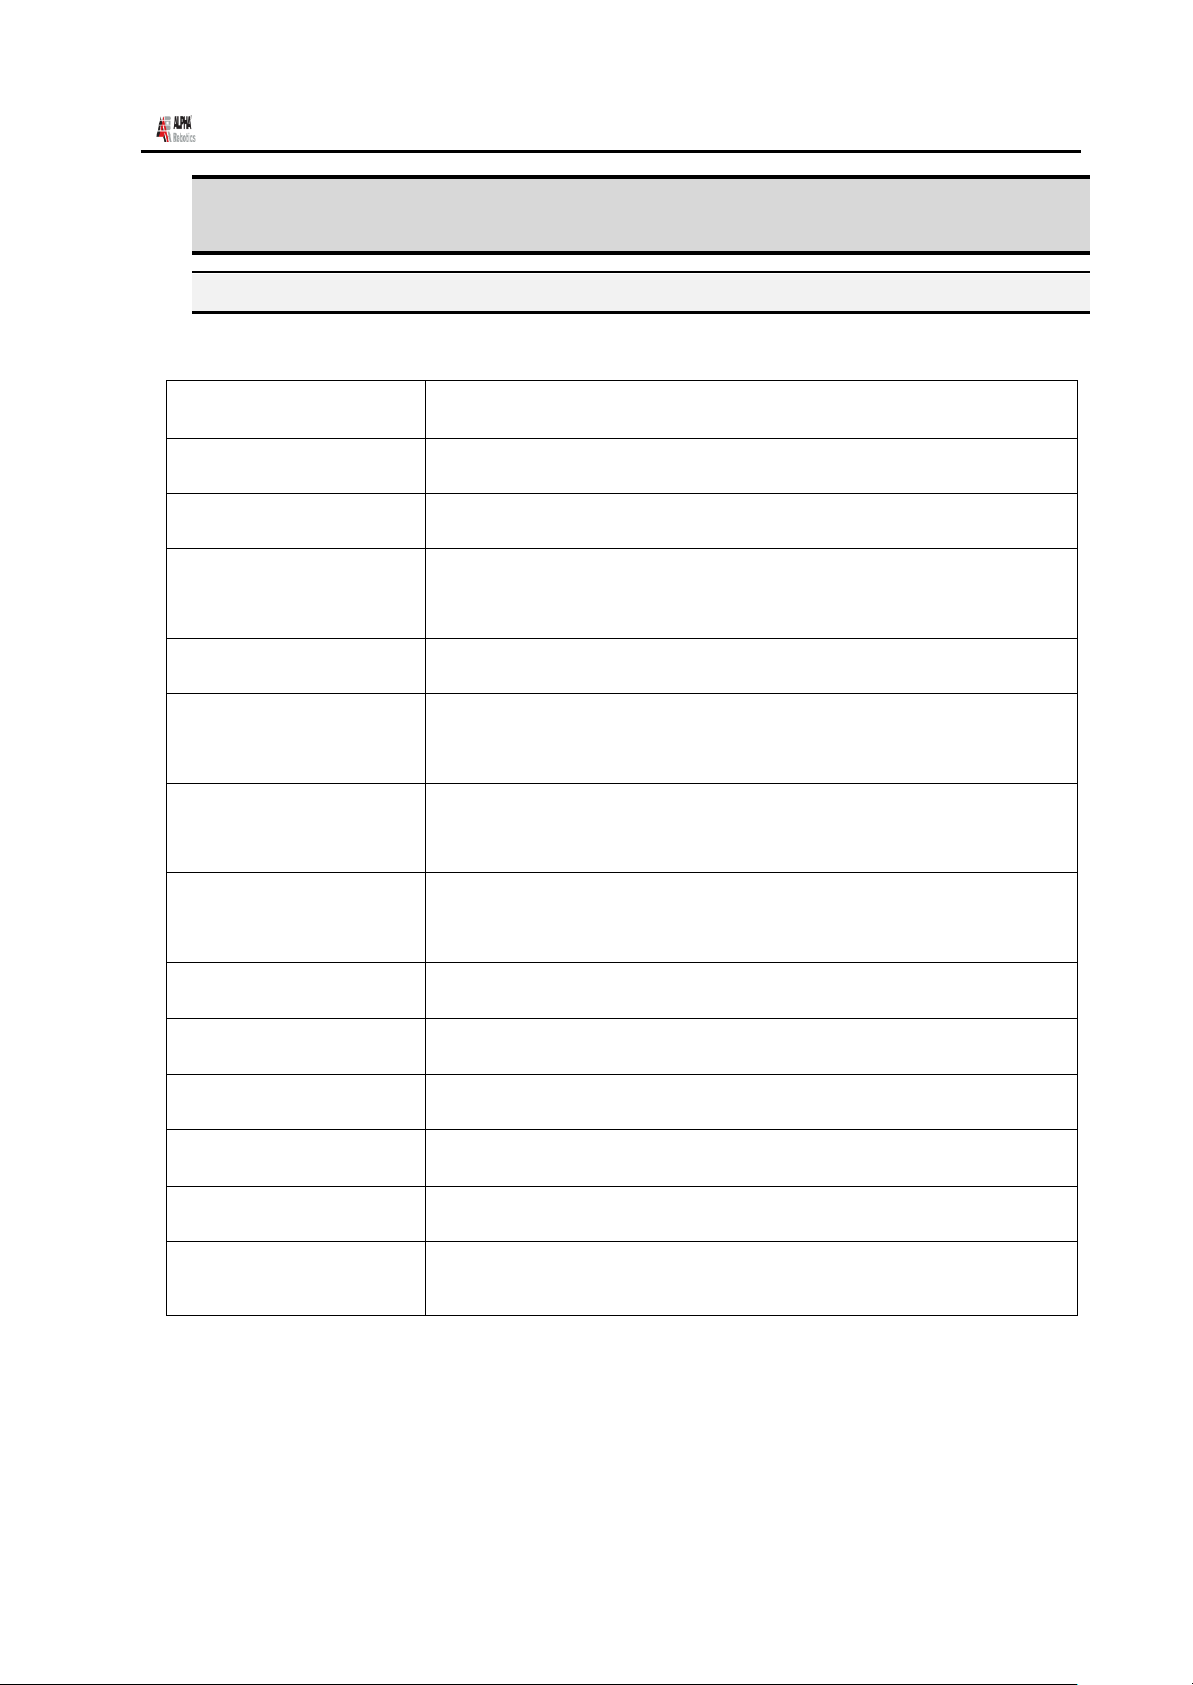
功能
说明
Dispense Dot
当前的位置设定为点涂 Dispense Dot。
Line Start
当前的位置设定为线涂起始点 Line Start。
Line Passing
当前的位置设定为线涂中间点 Line Passing,像四角形的边
角部分,在该点上喷嘴改变方向。
Line End
当前的位置设定为线涂结束点 Line End。
Arc
当前的位置设定为弧涂点 Arc。
Arc 使用于弧涂。
Circle
当前的位置设定为弧涂点 Circle。
Circle 使用于圆涂。
Dummy
当前的位置设定为通过点 Dummy。 喷嘴不仅通过当
前位置,还在避开障碍物时使用。
End Program
程序结束时设定。
Dispenser ON / OFF
在当前位置上打开/关闭涂敷时使用。
Wait Point
等待一定时间时使用。
Stop Point
为在当前位置停止,并等待开始信号而进行设定。
Brush Area
为涂敷已经指定的区域而设定。指定区域有四角形、圆等。
If Input / Output
为根据输入信号分记或发送输出信号而设定。
ADR系列操作手册 Rev.A Apr.2009
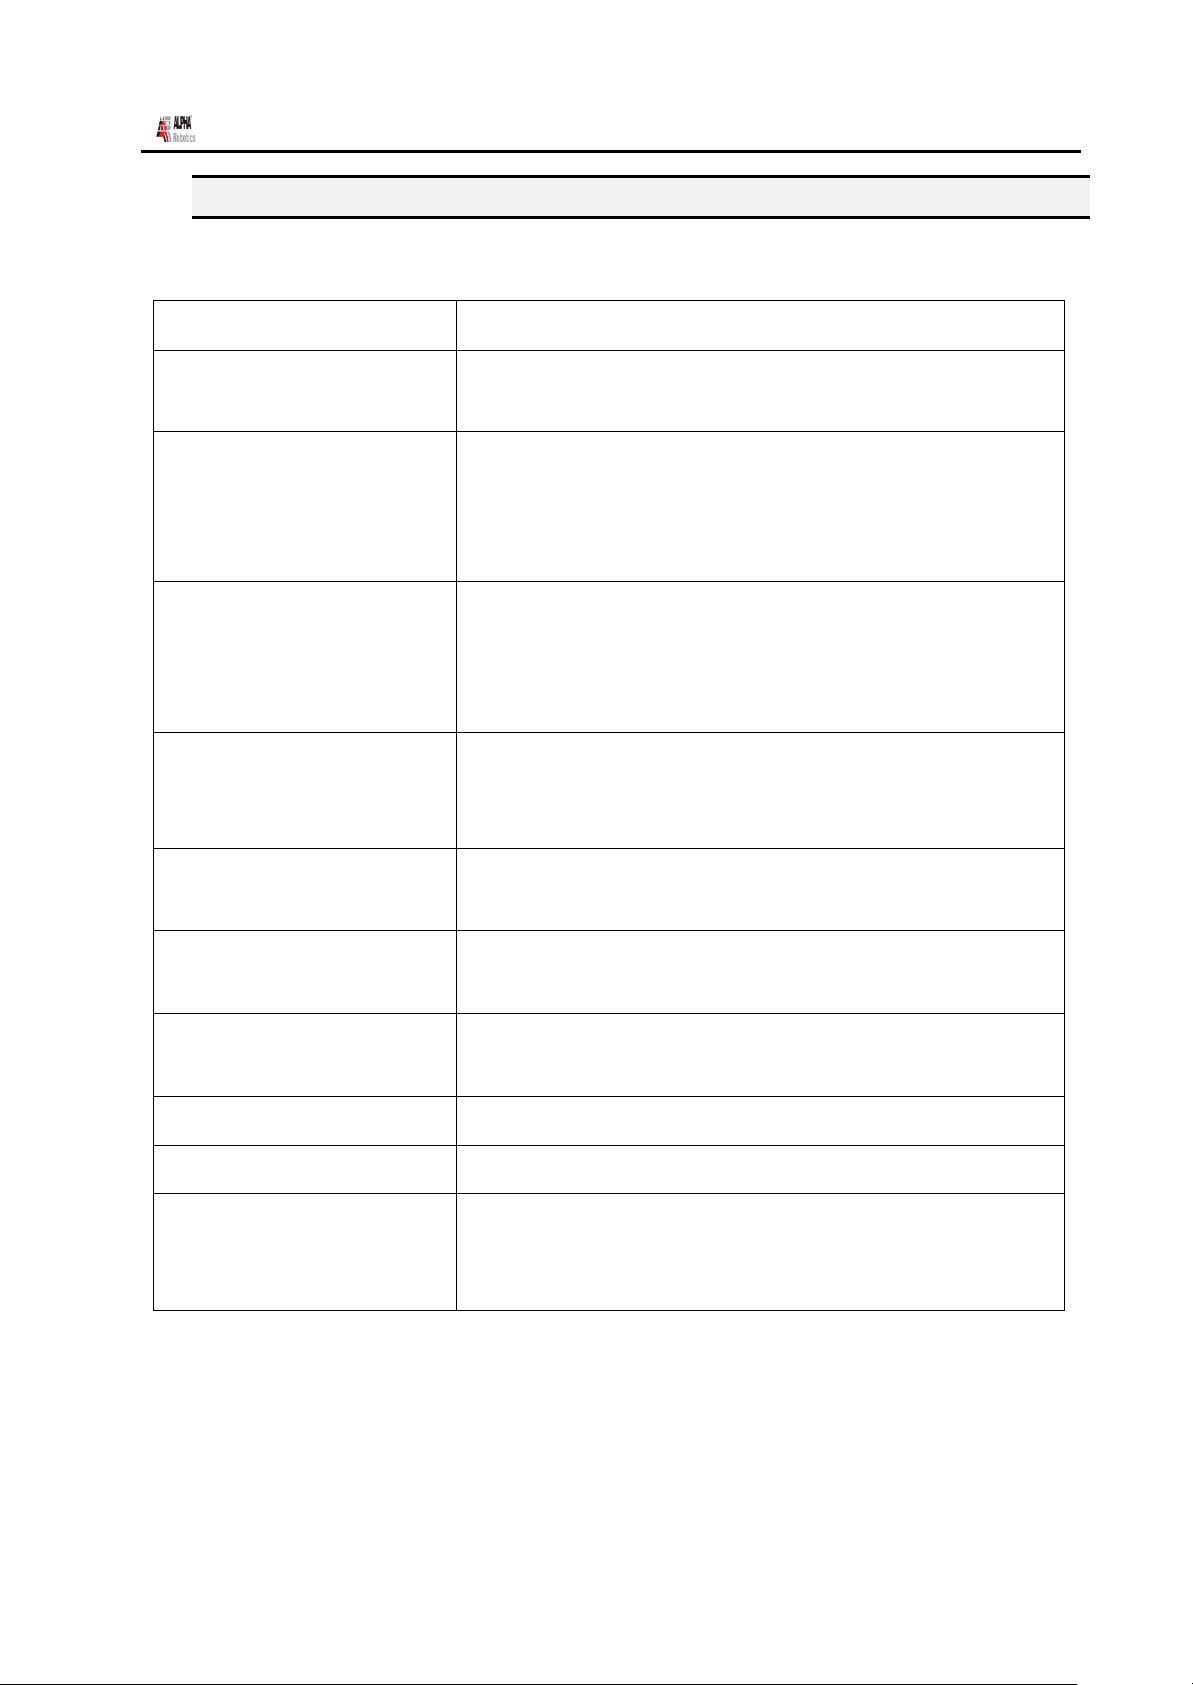
4. 点型功能概要
4.1.
以下是按 ENT 键时的(Point 菜单)命令语目录。
Point
菜单
- Page 32 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 33
功能
说明
Line Speed
设定直线速度 LINE SPEED。 到执行其他 Line Speed
命令语之前,设定速度不变。
Line Dis. Setup
设定直线涂敷条件 LINE DISPENSE SETUP。设定在 起始位
置上的等待时间 (‘head’ time)和在结束点上的 等待
时间 (‘tail’ time)、以及涂敷结束距离
(‘length)。 此设定值在变更前为止保持不变。
Pnt Dis. Setup
设定点涂条件 POINT DISPENSE SETUP。设定点涂时间
(‘disp’ time)和点涂结束后的 等待时间(‘tail’
time)。 设定的值在变更前为止保持不变。
Dis. End Setup
设定涂敷结束上升条件 DISPENSE END SETUP。设定结
束后的低速上升距离和低速上升速度及 高速上升速
度。 设定的值在变更前为止保持不变。
Z Clearance
设定涂敷结束后的上升位置值。
设定的值在变更前为止保持不变。
XY Move Speed
设定从一个涂敷位置向另一个涂敷位置移动时的 X,Y 轴
的速度。
Z Move Speed
设定从一个涂敷位置向另一个涂敷位置移动时的 Z 轴的速
度。
Home Position
程序结束时,变更机器人移动后等待的位置。
Retract
线涂结束后为将喷嘴上升移动到轨道上方而设定。
Auto Purge
设定自动吐出的等待时间 (Wait time )和
吐出时间( Purge time)。
ADR系列操作手册 Rev.A Apr.2009
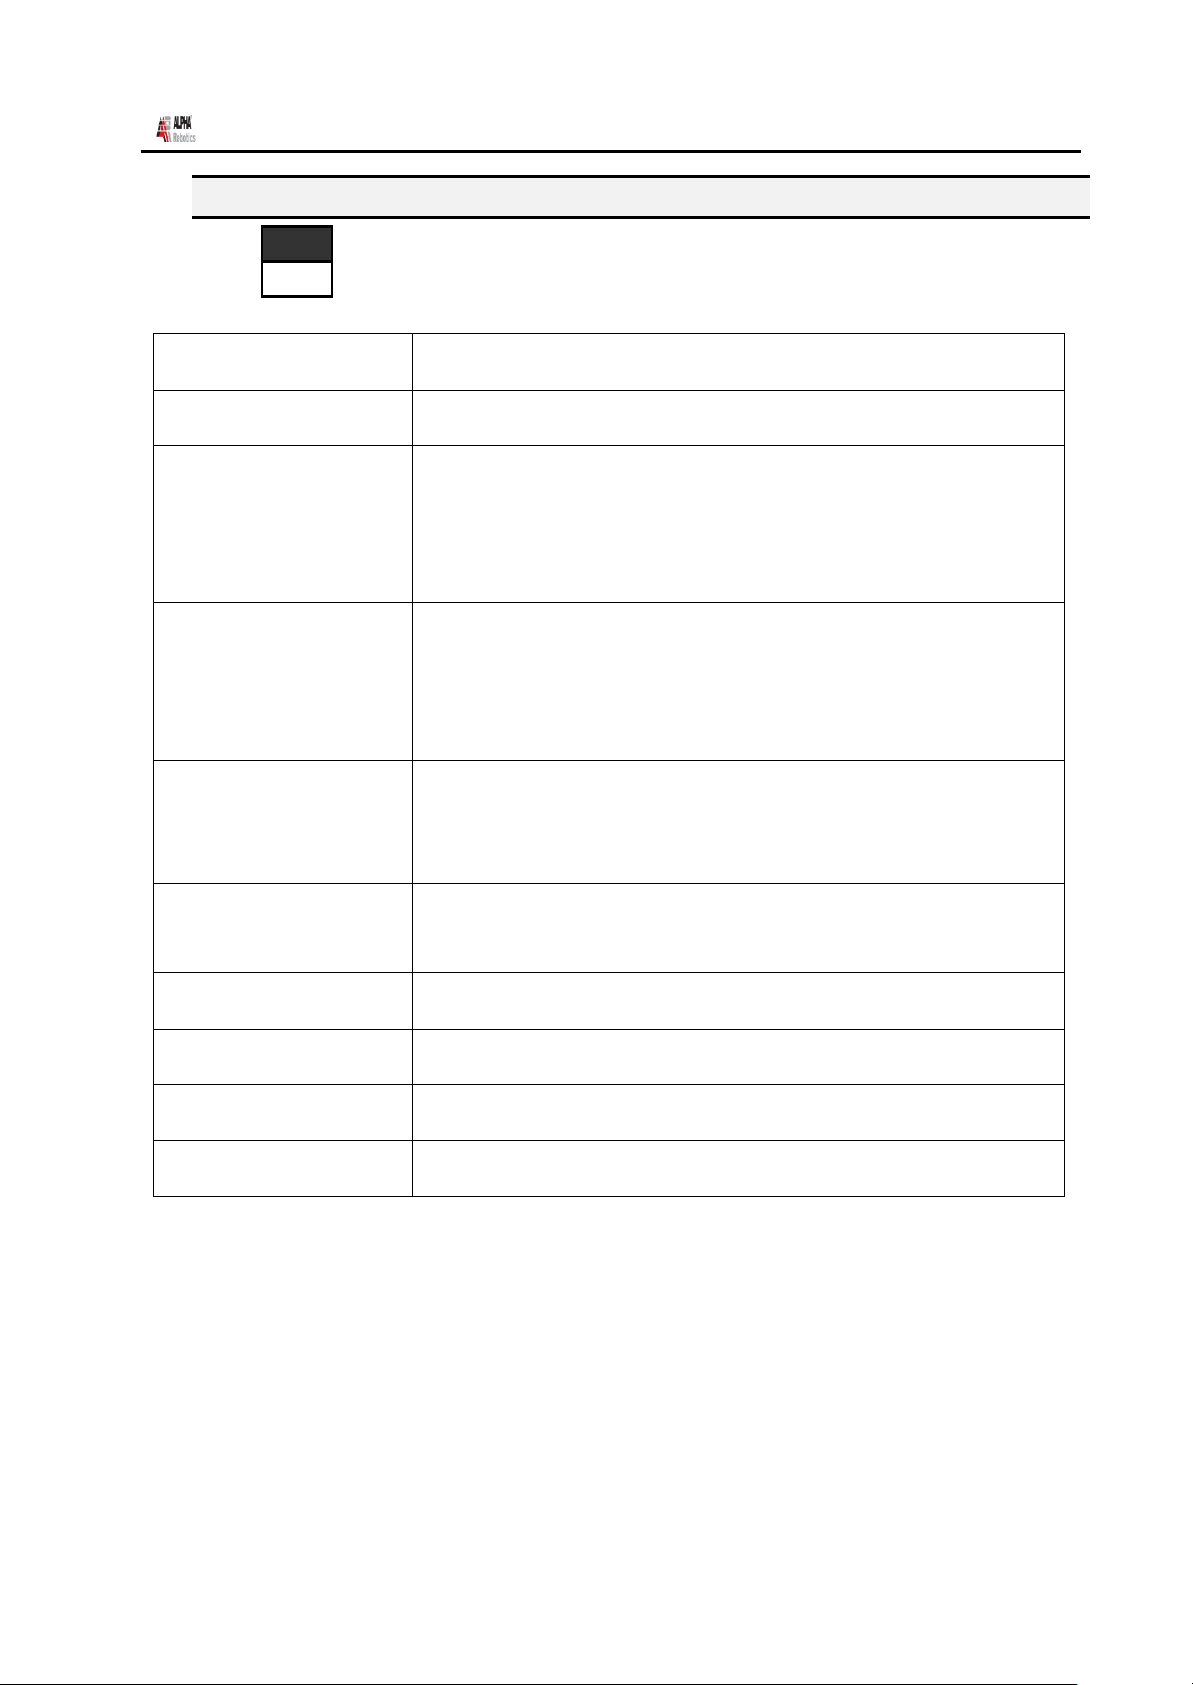
4.2. 设置菜单
以下是按 Setup 键显示的设置菜单目录。
- Page 33 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 34
功能
说明
Goto Address
向所希望的存储器地址分记。
Step & Repeat X
通过形成指定的 X/Y 格子,重复执行指定的存储器地址。其
排列根据 X 方向的行、Y 方向的列、X Offset 以及 Y Offset
组成。
在 Step & Repeat X 上,机器人首先执行 X 轴方向。
Step & Repeat Y
通过形成指定的 X/Y 格子,重复执行指定的存储器地址。其
排列根据 X 方向行、Y 方向列、X Offset 以及 Y Offset 组
成。
在 Step & Repeat Y 上,机器人首先执行 Y 轴方向。
Call Subroutine
向指定存储器地址分记后,执行相应地址的命令语。抵达具
有 end program 命令语的地址,则向 call Subroutine 命
令语的下一个地址分记,并执行命令。
Call Program
根据程序编号,在当前的程序上呼叫其他程序。被呼叫程序
的执行结束,则继续执行当前的程序。
Loop Address
将所指定集团命令语地址重复执行一定次数。
Label
设定标记。
Arm
决定 XYZ 坐标系和 RYZ 坐标系。
FixR
直线移动时,固定/非固定旋转轴的方向。
ADR系列操作手册 Rev.A Apr.2009
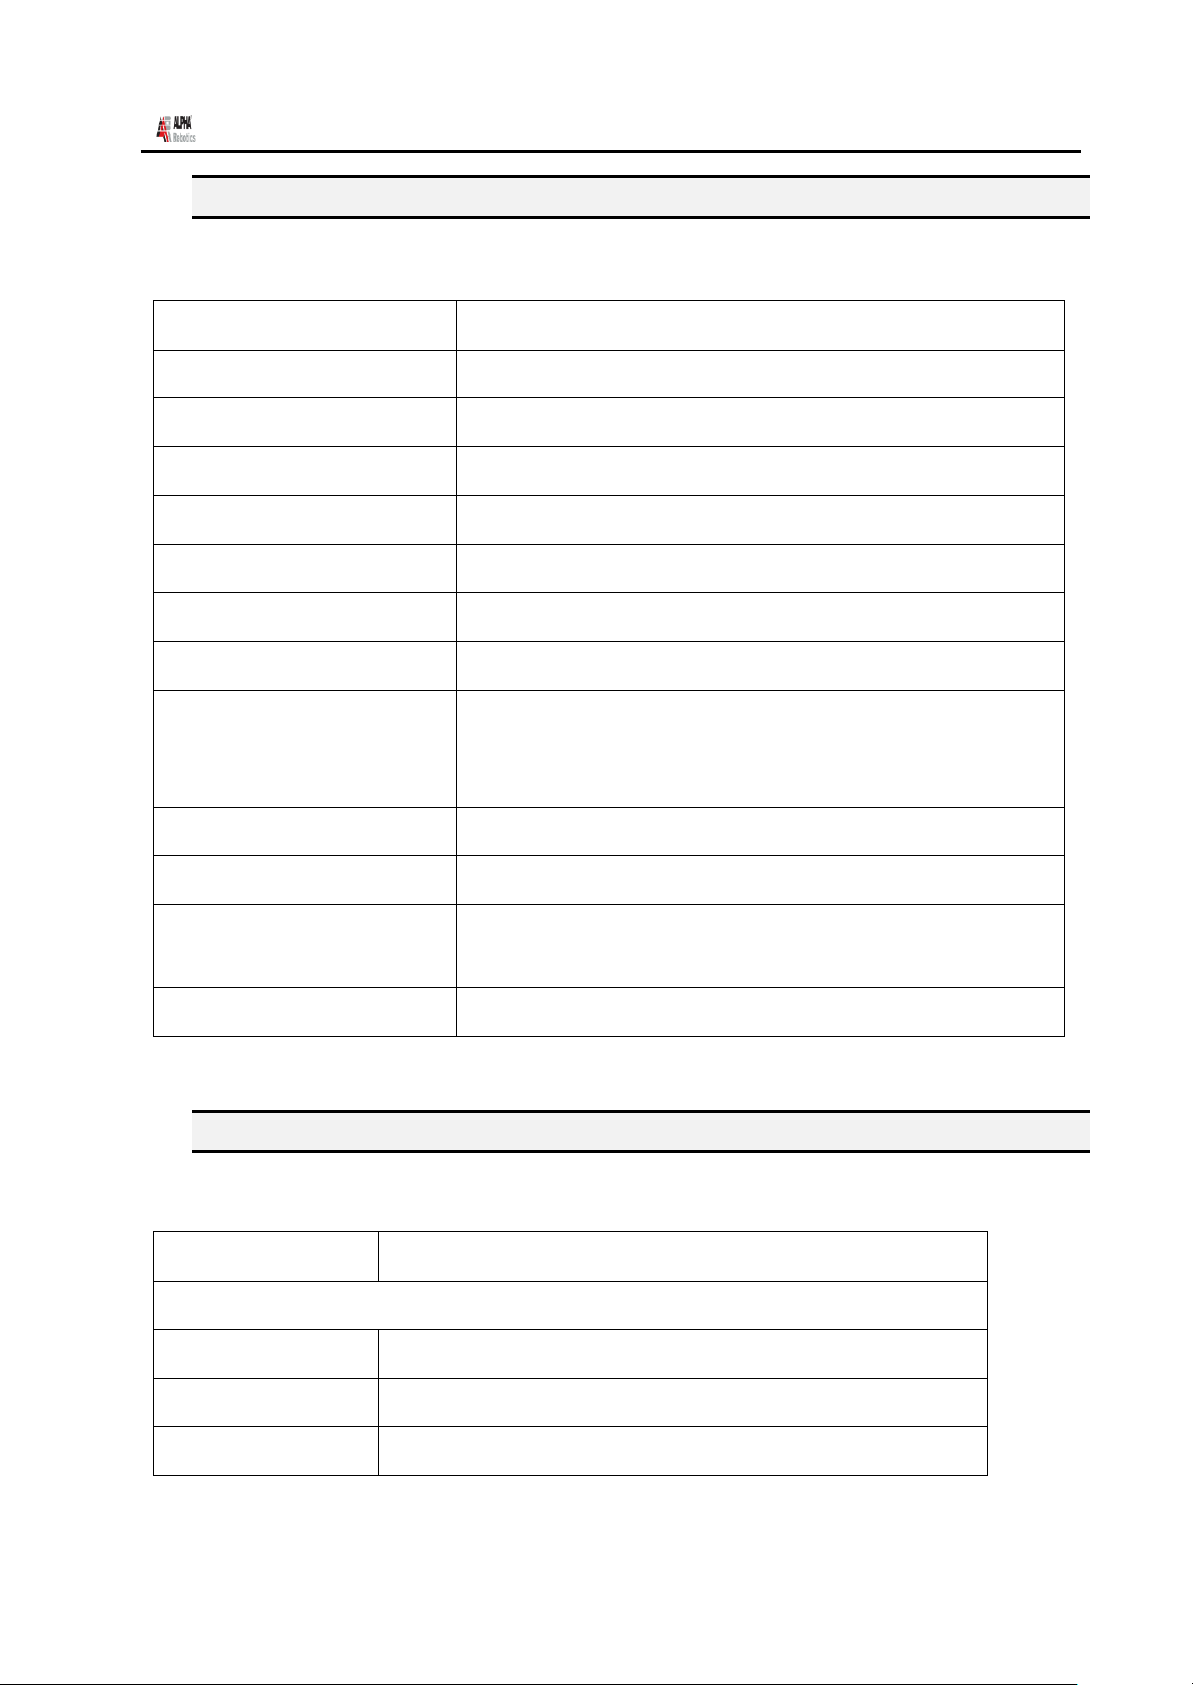
4.3. 状态菜单
以下是按
F2
Cond
键时显示的状态菜单目录。
- Page 34 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 35
功能
说明
Program Name
在当前的程序上设定名称。
Z Axis Limit
程序执行时,在 Z 轴的高度上设定限制。
Initial Output
程序开始时,设定输出的状态。
Cycle Counter
设定/解除在运行模式上显示的 cycle counter。
Set Password
设定防止变更机器人程序的 Password。
Lock / Unlock Program
防止/解除程序编辑。
Jog Speed
设定 Jog 速度。
Run Mode
模式变更时,设定是否变更为 Standalone mode (Run
Mode),还是变更为 Slave mode。Slave mode 为 RS232。
是与 PC 通信的模式。
Adjust Position
为校准原点,设定校准标准位置。
Parameter
设定参数。
Resume
程序执行中断后,重新开始时,设定从程序起始开始执
行,还是继续进行此前作业。
Origin searching
执行查找原点。
功能
说明
Point Utility
MDI Mode
利用数字键变更存储器地址的位置值。
Numerical Move
利用数字键输入位置值,并使机器人向相应位置移动。
Save Temp Point
将当前位置按 1–9 号为止的位置变数进行保存。
ADR系列操作手册 Rev.A Apr.2009
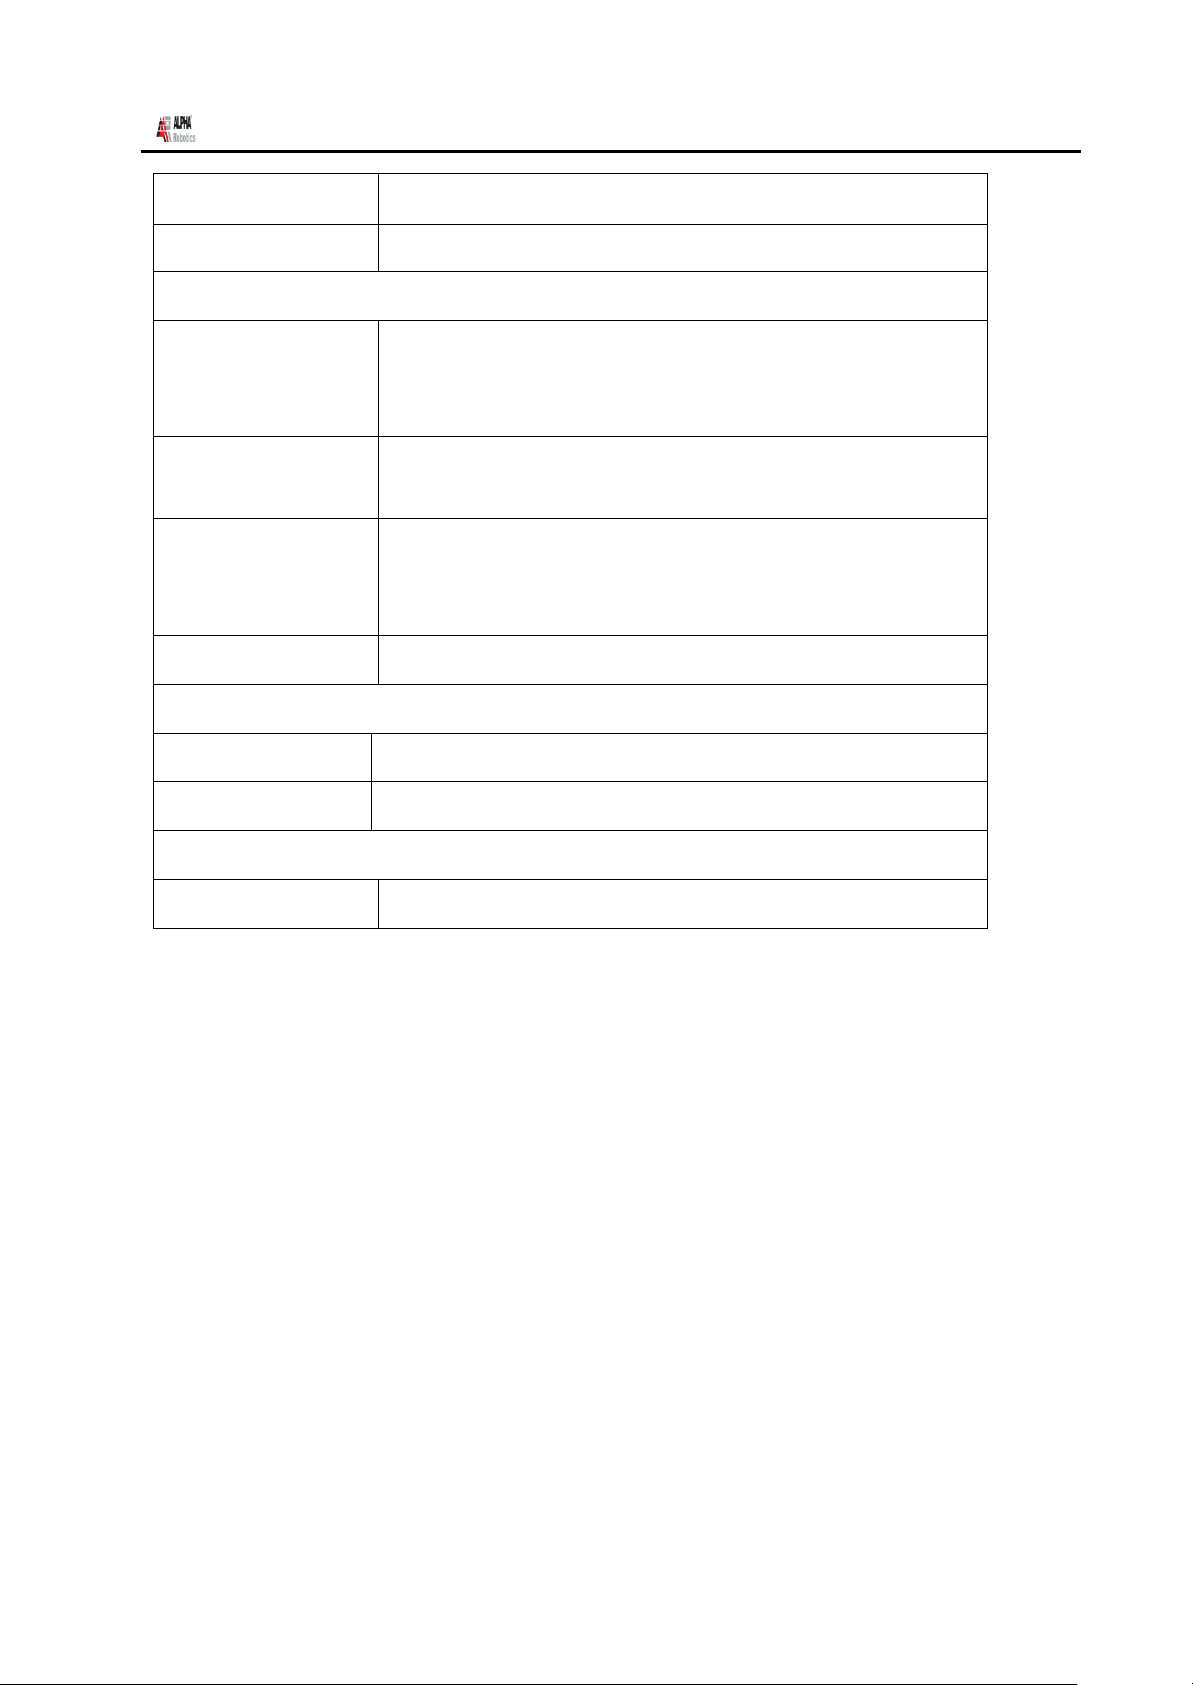
4.4. 菜单 1
以下是按菜单 1 时显示的目录。
4.5. 菜单 2
以下是按菜单 2 时显示的目录。
- Page 35 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 36
功能
说明
Retr. Temp Point
机器人向在 Save Temp Point 上保存位置移动。
Group Utility
Group Edit
复制、删除、移动指定的集团存储器地址或变更 y line
speed、dispense times 等,并在位置值上外加 X
Offset, Y offset, Z Offset。
Expand Step &
Repeat
将通过 Step & Repeat 命令语生成的格子扩张为各自的
命令语。
Relocate Data
利用两个基准点,求得基准位置和当前位置的 X
offset、Y offset、Z offset 与旋转值,并校准当前所
有位置。
Adjust Origin
校准位置值。
Program Utility
Copy Program
复制程序。
Clean Program
删除程序。
Memory Utility
Format Disk
将存储器空间格式化。
ADR系列操作手册 Rev.A Apr.2009
- Page 36 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 37
ADR系列操作手册 Rev.A Apr.2009
- Page 37 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 38
ADR系列操作手册 Rev.A Apr.2009
第 4 章:
- Page 38 -
程序例题
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 39
ADR系列操作手册 Rev.A Apr.2009
1. 程序例题
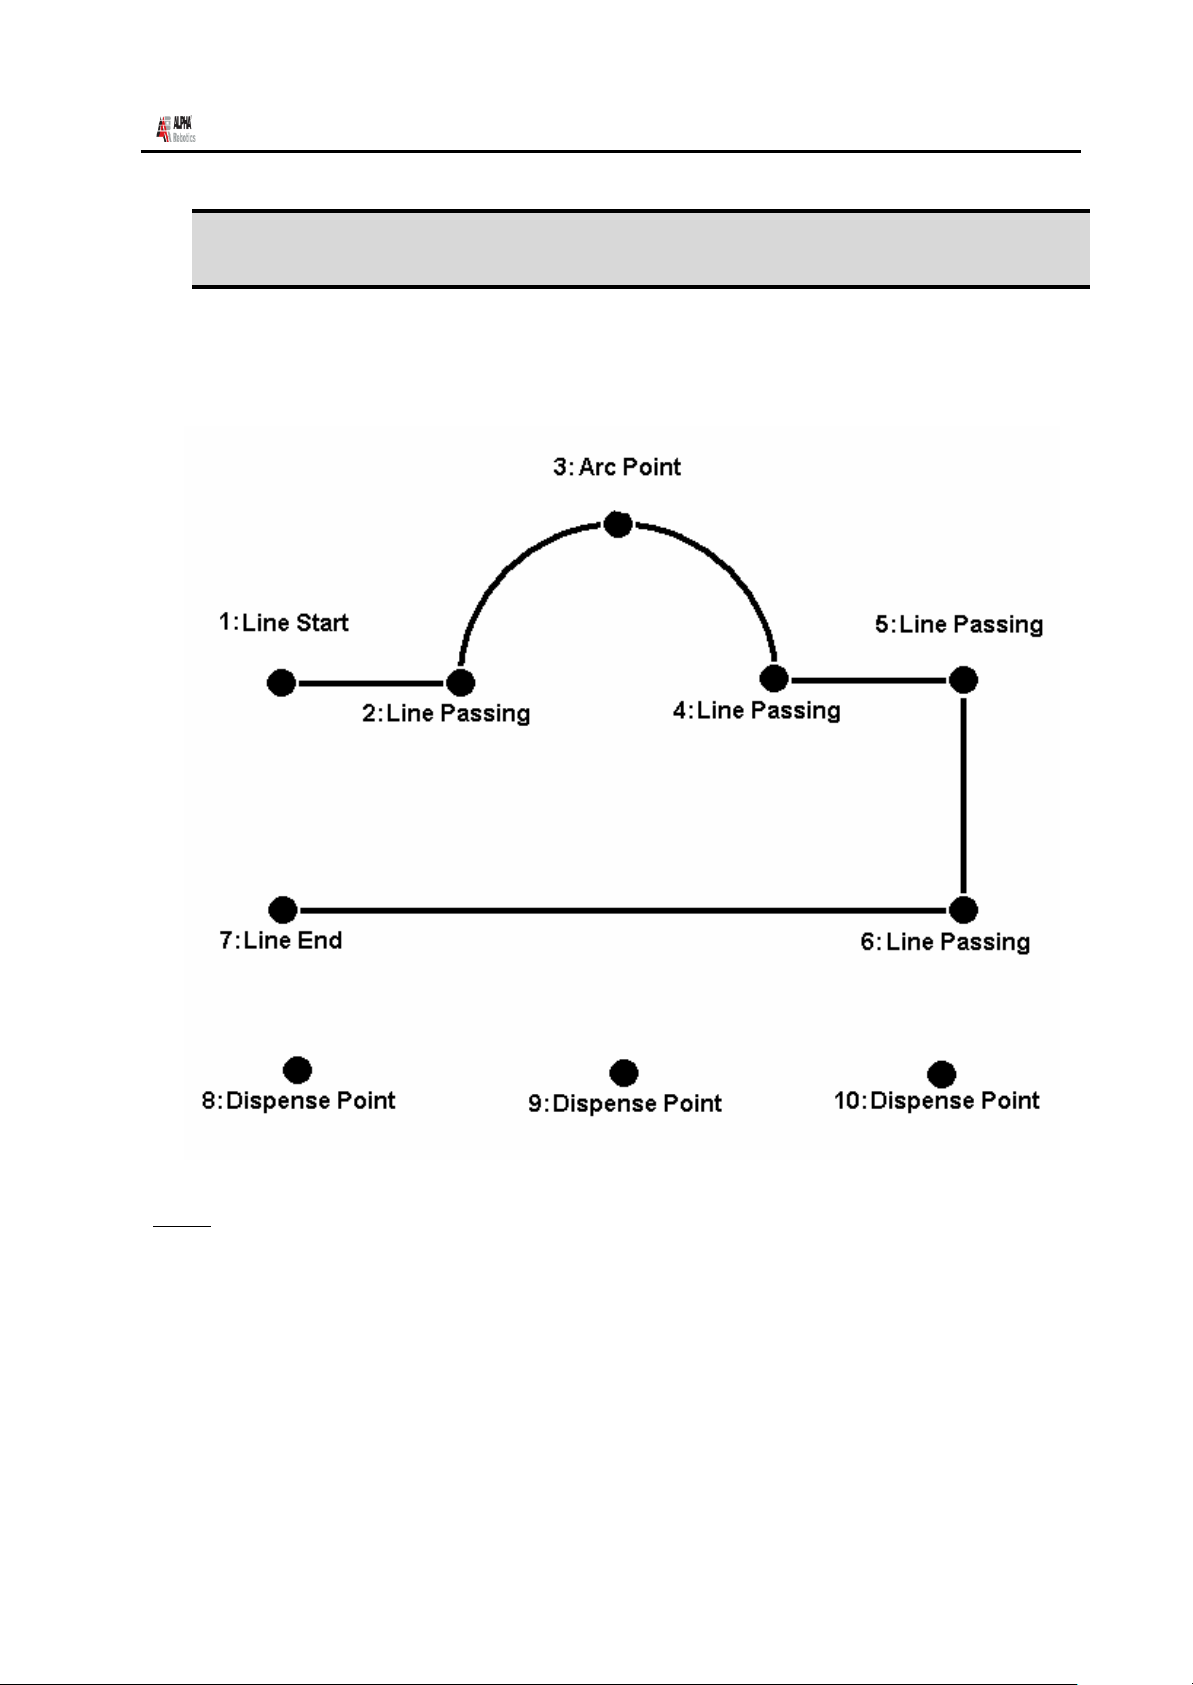
为熟悉使用机器人,制定执行下一个作业的程序。
Notes:
·
在 10 号程序上制定上述作业。
·
直线速度定为 40 mm/sec。
·
在点涂上 dispensing time 为 0.50 秒,涂敷后 waiting time 为 0.1。
- Page 39 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 40
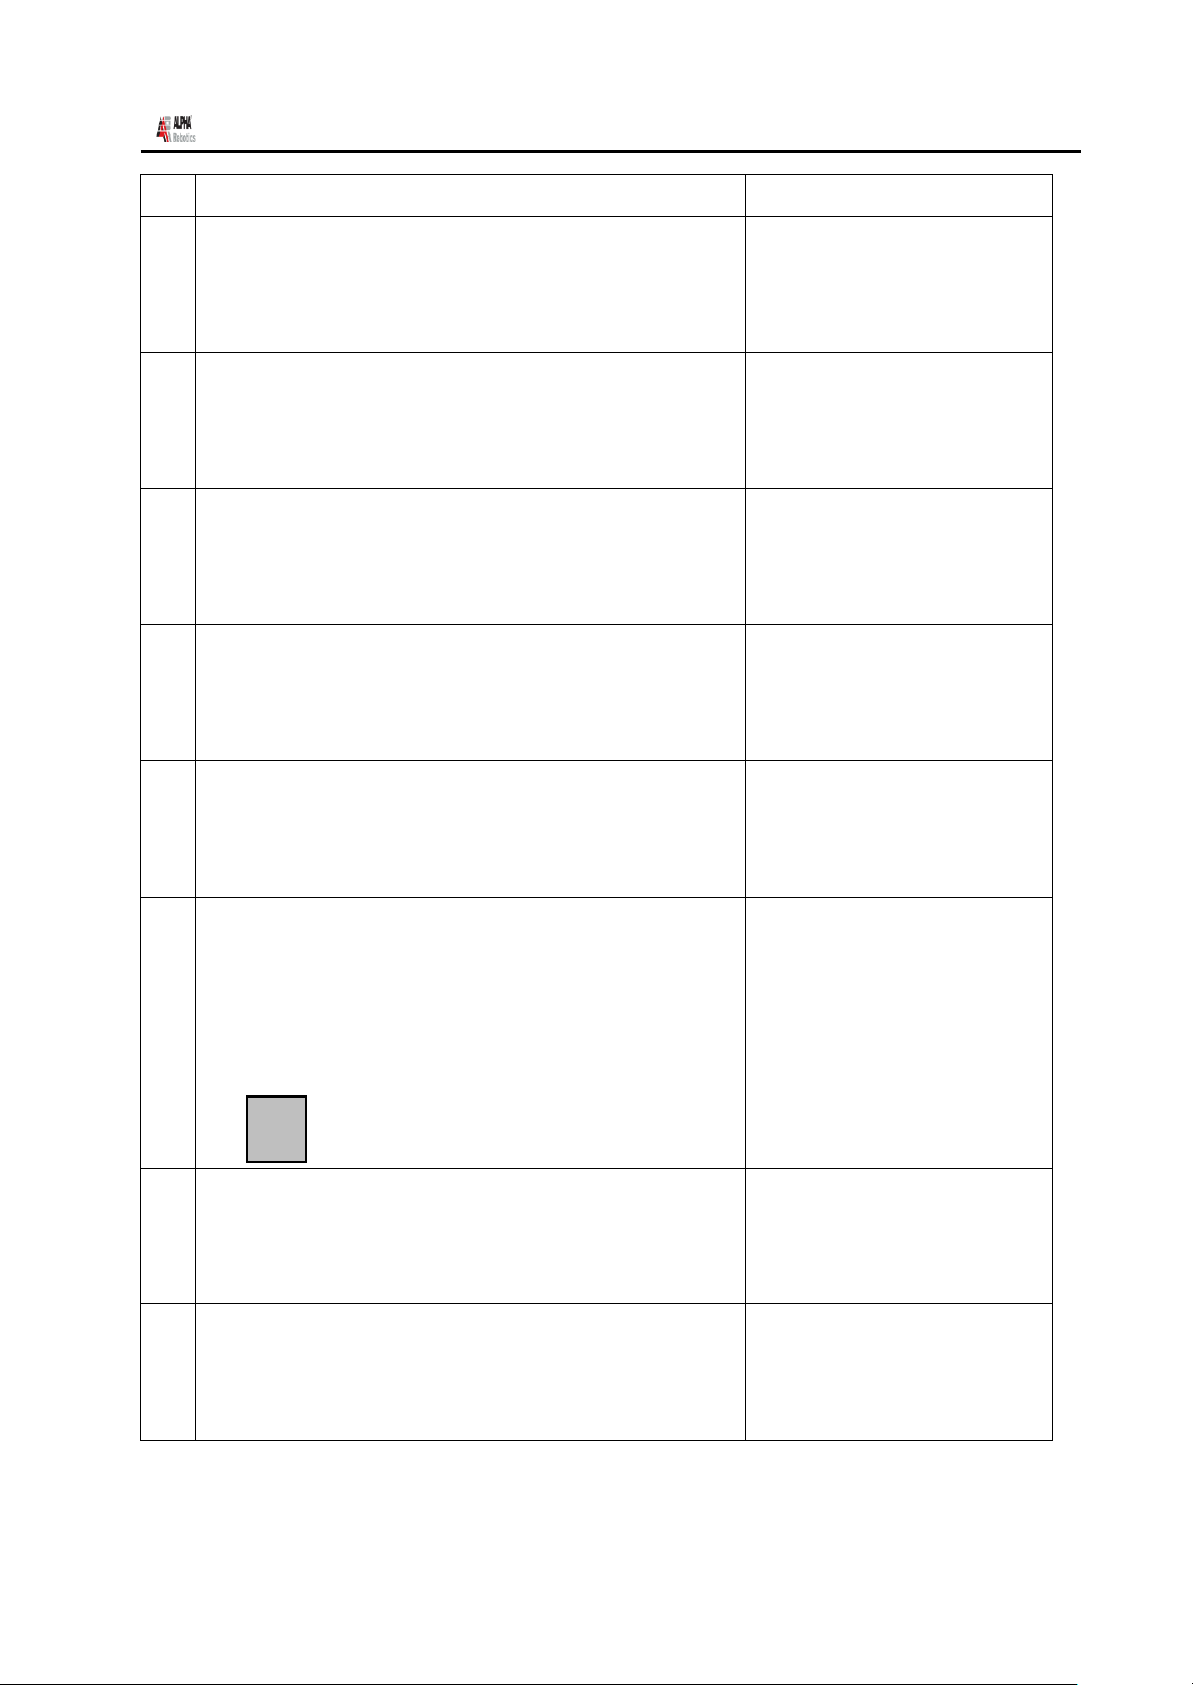
命令
画面显示
1
打开控制器的电源。
PROG:00 AUTO
Press Move Key
Cycle Counter:0
AU/ST PLC RESET MODE
2
按菜单 2 键。
------------------Press Home Key
To Find Origin
-------------------
3
按 Home 键。 机器人向 home 位置移动。
ADDR:0 PROG:10
EMPTY
X:0 Y:0
Z:0 R:0
4
按 F1:Setup,然后按 1 选择 Line Speed。
Line Speed Setup
---------------Speed:
unit:mm/sec
5
显示输入速度的窗口。按 40 和 ENT,将速度设定为
40 mm / sec。
ADDR:1 PROG:10
EMPTY
6
画面显示 address 2,下面显示 empty。
将喷嘴移动到图形的第一个位置。(1:Line
Start)。
按 X / Y 轴的 Jog 键。
►
按
SPD+
键,加快速度。
7
机器人到达第一个位置(1:Line Start)时,
按 ENT 键。然后按 2 将当前位置设定为 Line
Start。
ADDR:2 PROG:10
EMPTY
8
画面显示 address 3 和 empty。将喷嘴移动到第二
个位置点。(2:Line Passing)。 到达
位置时,按 ENT 键和 3,将当前位置 设
定为 Line Passing。
ADDR:3 PROG:10
EMPTY
ADR系列操作手册 Rev.A Apr.2009
- Page 40 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 41
命令
画面显示
9
现在将喷嘴移动到第三个位置点(3:Arc Point)。
到达位置时,按 ENT 和 PgDn 后,再按 1,将当前位
置设定为 Arc。
ADDR:4 PROG:10
EMPTY
10
将喷嘴移动到第四个位置点 (4:Line Passing)。
到达位置时,按 ENT 键和 PgUp,再按 3 将当前位
置设定为 Line Passing。
ADDR:5 PROG:10
EMPTY
11
将喷嘴移动到第五个位置点 (5:Line Passing)。
到达位置时,按 ENT 键和 3,将当前位置设定为
Line Passing。
ADDR:6 PROG:10
EMPTY
12
将喷嘴移动到第六个位置点 (6:Line Passing)。
到达位置时,按 ENT 键和 3 ,将当前位置设定为
Line Passing。
ADDR:7 PROG:10
EMPTY
13
将喷嘴移动到第七个位置点 (7:Line End)。 到
达位置时,按 ENT 键和 4 ,将当前位置设定为
Line End。
ADDR:8 PROG:10
EMPTY
14
线涂到此结束。下一步设定点涂的条件。
按 F1:SETUP 和 3,设定 dispensing time。
Point Disp Setup
Dis. Time: sec
Tail Time: sec
unit:sec
15
输入 0.5,将 dispensing time 设定为 0.5 秒,然
后按 ENT。
输入 0.1 涂敷后,将 waiting time 设定为 0.1 秒,
然后按 ENT。
ADDR:9 PROG:10
EMPTY
16
将喷嘴移动到第一个点涂位置 (8:Dispensing
Dot)。
到达位置时,按 ENT 键和 1,将当前位置设定为
Dispense Dot。
ADDR:10 PROG:10
EMPTY
17
将喷嘴移动到第二个点涂位置(9:Dispensing
Dot)。
到达位置时,按 ENT 键和 1, 将当
前位置设定为 Dispense Dot。
ADDR:11 PROG:10
EMPTY
ADR系列操作手册 Rev.A Apr.2009
- Page 41 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 42
命令
画面显示
18
将喷嘴移动到第三个点涂位置(10:Dispensing
Dot)。
到达位置时,按 ENT 键和 1,将当前位置设定为
Dispense Dot。
ADDR:12 PROG:10
EMPTY
19
程序结束。
按 ENT 和 Pgdn 后,再按 4 将 address 12 设定为
END program。
ADDR:13 PROG:10
EMPTY
Key
功能
▼/+1
移动到下一个存储器地址。
▲/-1
移动到上一个存储器地址。
FIRST
移动到程序第一个存储器地址。
END
移动到程序的最后一个存储器地址。
PgDn/+10
移动到 10 号后的存储器地址。
PgUp/-10
移动到 10 号前的存储器地址。
MOVE
机器人移动到保存于当前存储器地址上的位置。
JUMP
移动到输入的存储器地址。
ADR系列操作手册 Rev.A Apr.2009
2. 程序编辑
利用以下键,可编辑已保存的程序:
- Page 42 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 43
ADR系列操作手册 Rev.A Apr.2009
2.1. 位置的变更
为变更位置值,通过按 ▼/+1 或▲/ –1 键,移动到所希望的存储器地址。
通过按 MOVE,使机器人移动到已保存的位置。
通过按 Jog 键,使机器人移动到新位置。
到达正确位置时,按 ENT 并选择此前的点型。相应存储器地址变更为新的位置。
2.2. 命令语的插入/删除
为插入命令语,按 INS 键。
为删除命令语,按 DEL 键。
3. 程序编号的变更
程序编号通过按控制器的程序选择键进行变更。
◄ ►
为变更程序编号,按◄ 和 ► 键。
Prog
在示教盒中,通过按
No.
4. 向示教模式和运行模式的转换
示教模式与运行模式之间的转换,按控制器的
键变更程序编号。
MODE
键或按示教盒的
Shift
/Char
当前机器人处于运行模式时,不使用示教盒。通过控制器正面板的开关选择/运行程序。
+
Mode
Menu2
键。
- Page 43 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 44
ADR系列操作手册 Rev.A Apr.2009
第 5 章:
分配参数
- Page 44 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 45
ADR系列操作手册 Rev.A Apr.2009
1. Dispense End Setup(涂敷结束条件)
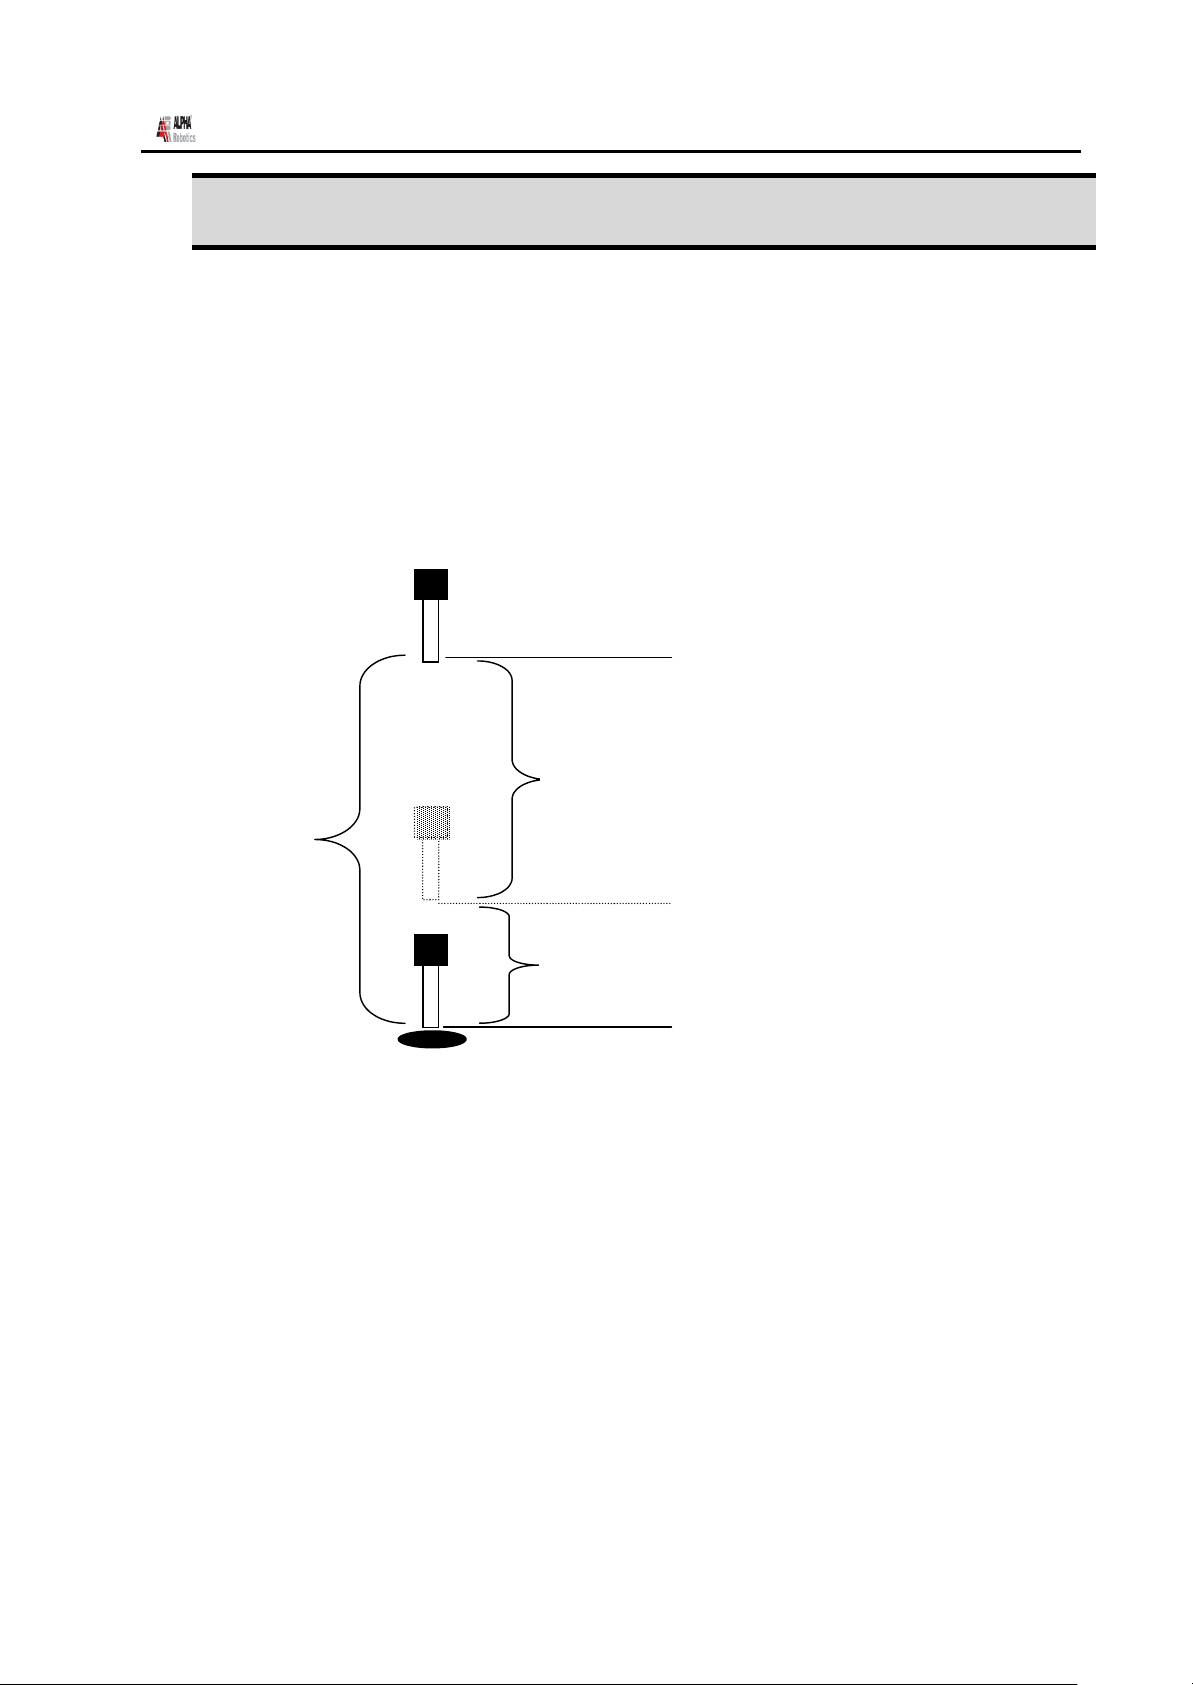
有时涂敷点或线后,喷嘴必须以低速上升较短距离。其目的是不希望在不必要的地方滴落溶
液,并将溶液彻底干净地从喷嘴分离。
涂敷后,将喷嘴上升的距离和速度分别设定为 L.Length 和 L.Speed。
根据
L.Speed 的速度上升到 L.Length 的距离后,喷嘴根据 H.Speed 的速度上升到在 Z
Clearance 上设定的高度。
在 Z Clearance 上设定的高度设定为向下一个作业位置移动时完全能够避开障碍物的高度。
Z Clearance
H.Speed 2:喷嘴以 H. Speed
Z Clearance 高度。
,
上升到
L.Length 1:涂敷后,喷嘴以 L.Speed 上
升到 L.Length。
H.Speed、L.Speed
键选择 Dispense End
倘若 Dispense End
若 Dispense End
及 L.Length 的值是(涂敷结束条件)Dispense End
Setup
Setup
Setup 值
后,进行设定。
值完成输入,则在以后的所有位置上将根据所设定的值进行运 作。
发生变更,则在以后的位置上将根据新设定的值进行运作。
- Page 45 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Setup 功能,按
SETUP
Page 46
ADR系列操作手册 Rev.A Apr.2009
2. Z Clearance
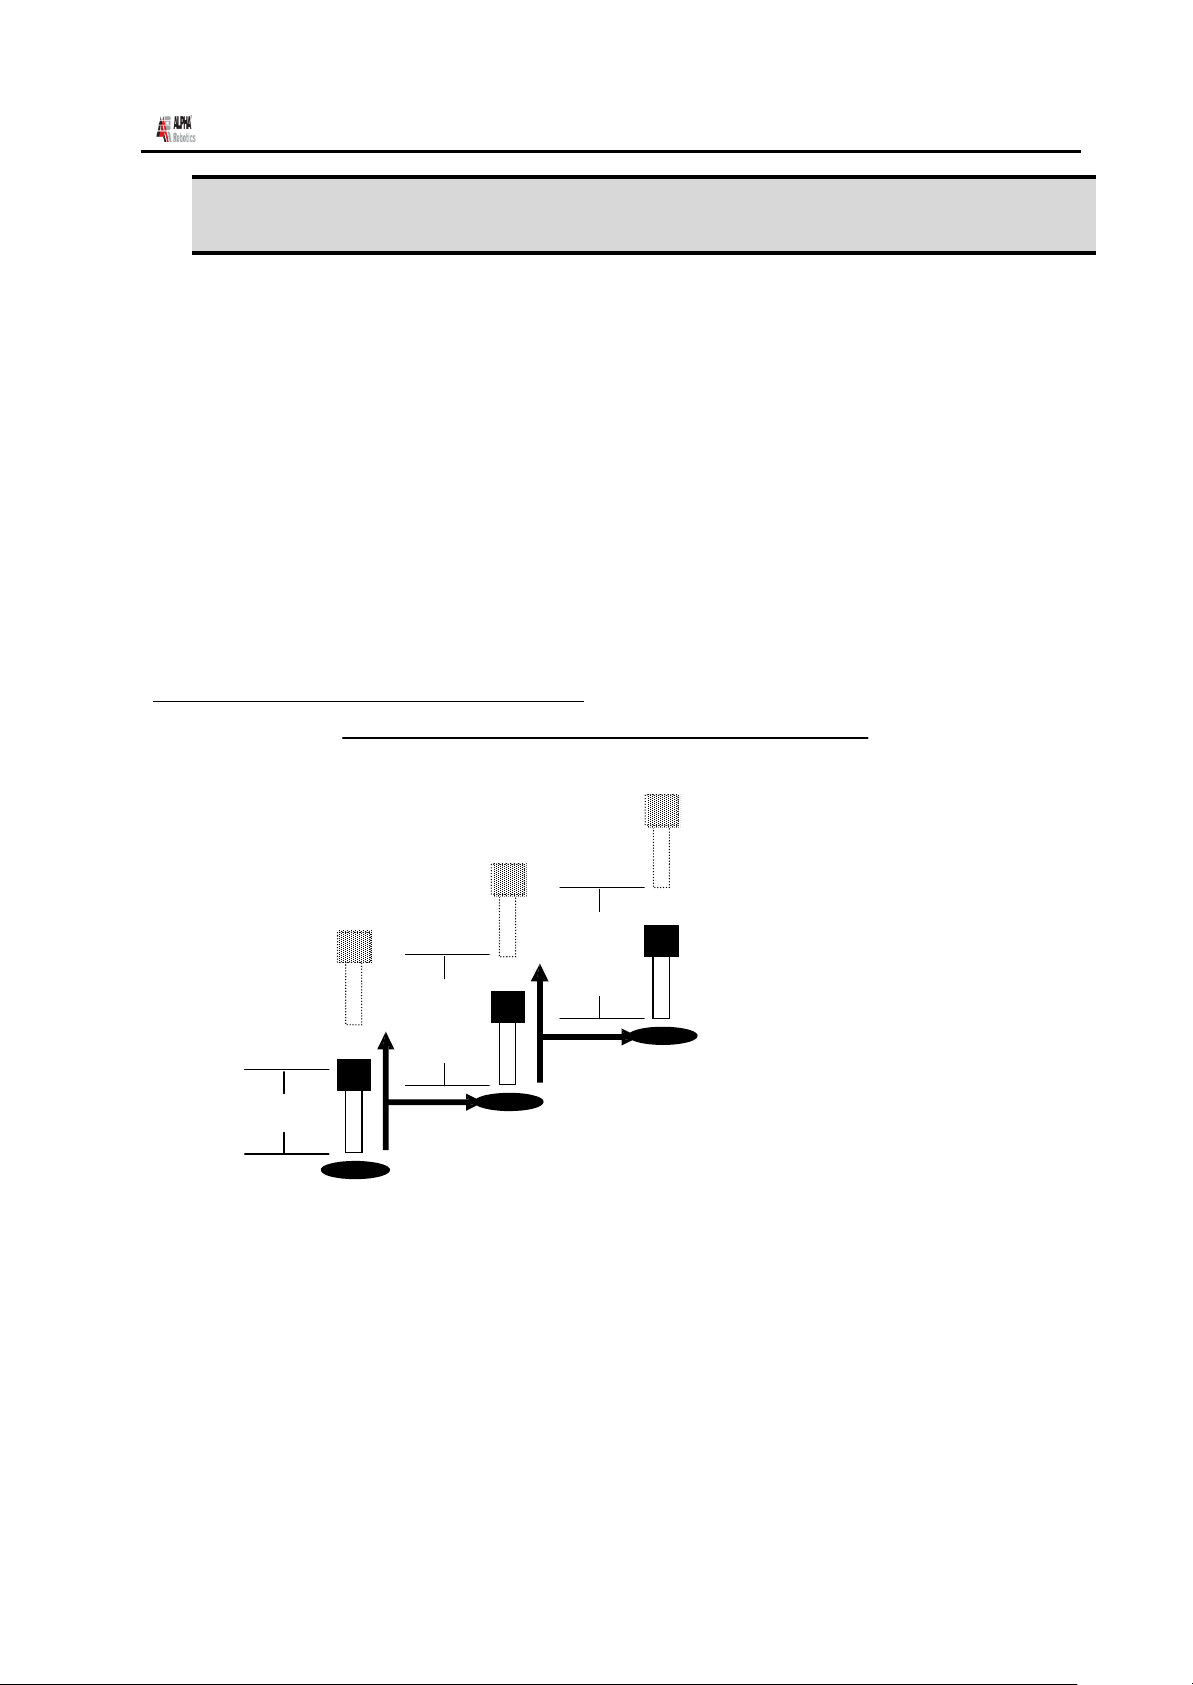
Z Clearance 是从一点向其他作业位置移动时,为避开障碍物而使喷嘴上升的功能。若无任
何障碍物,则将 Z Clearance 值较小地设定为 5 mm,则循环周期时间加快。
Z Clearance 的值通过按 SETUP 键并选择 Z
在以下的所有位置上,Z Clearance 值在变更前均有效。
通常 Z clearance 命令输入到程序的起始部分。
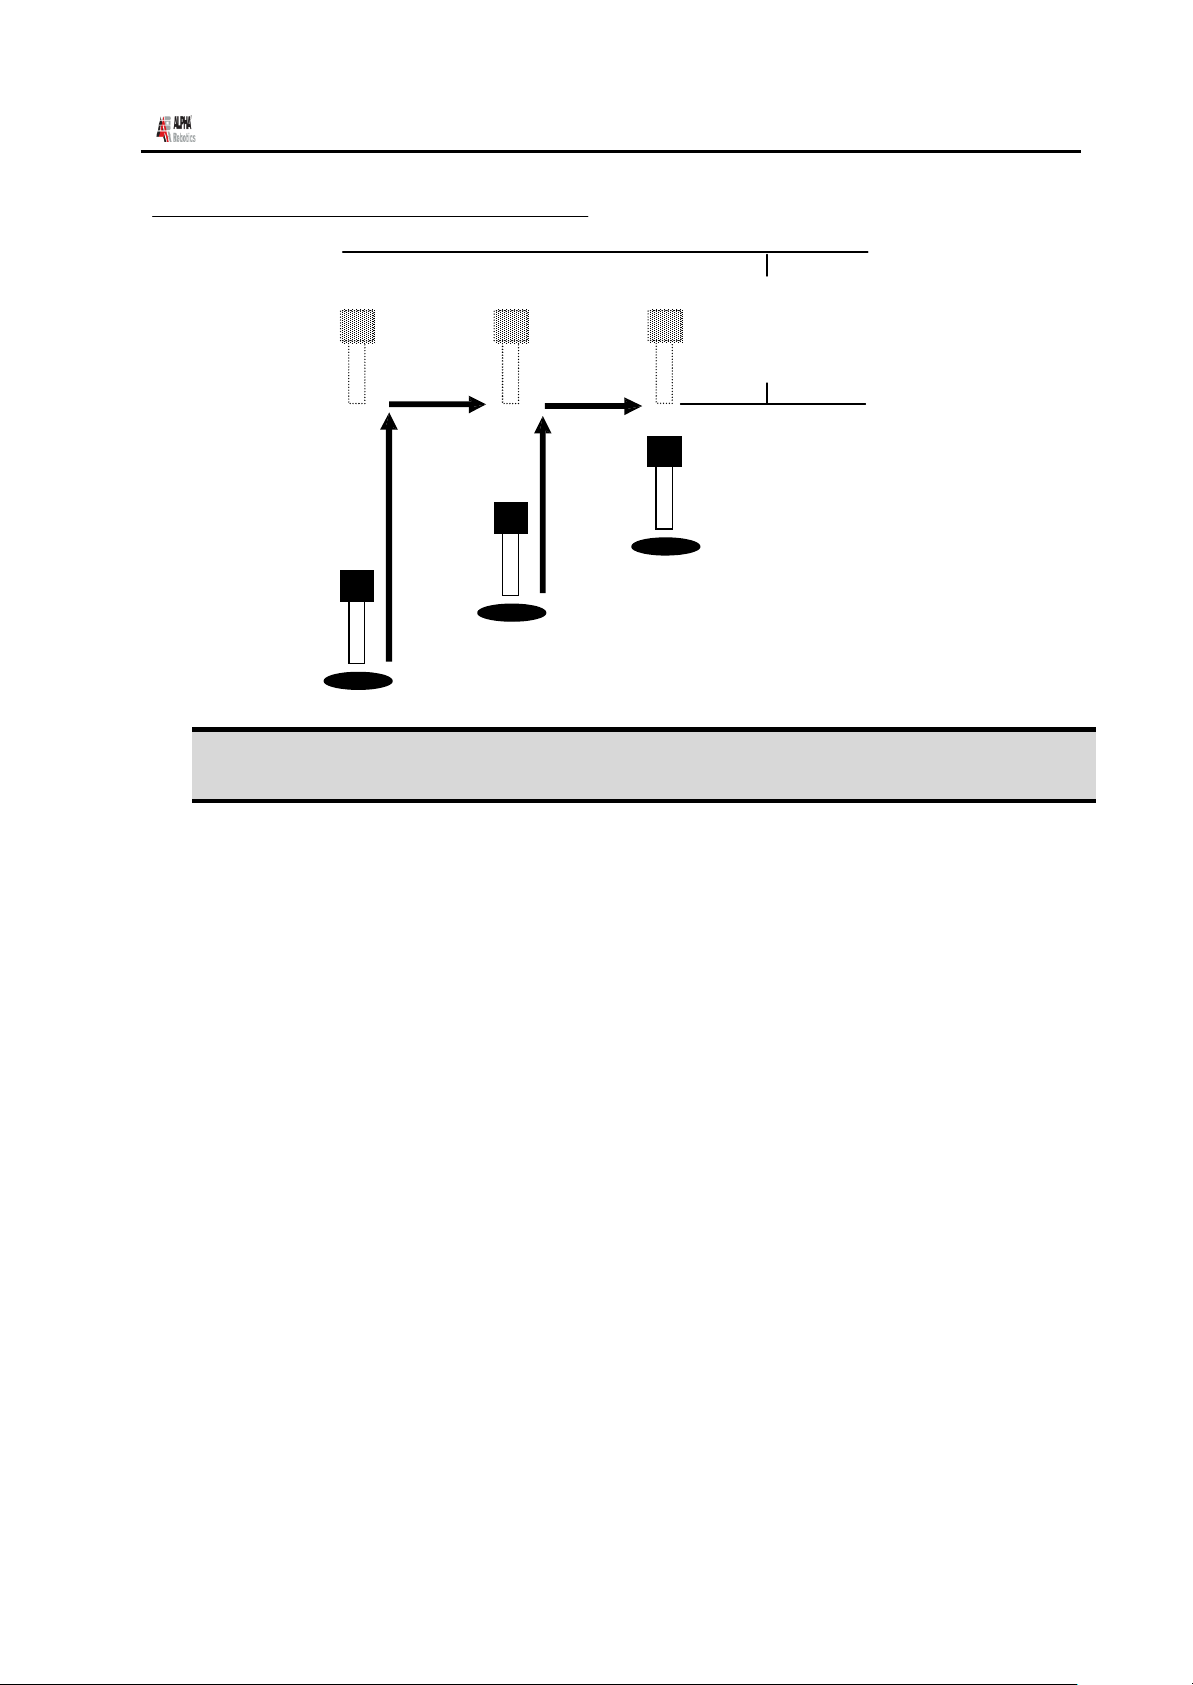
Z Clearance 值分为相对值(relative)和绝对值(absolute)。 设定为相对值时,Z
Clearance 值成为从已保存的作业位置开始上升的距离。 设定为绝对值时,Z Clearance 值
与作业位置无关,是指从 Z 轴的零点开始到喷嘴上升位置 之间的距离。
例如:
Z Clearance = 10 mm RELATIVE(相对值):
10 mm
10 mm
Clearance
10 mm
- Page 46 -
后进行设定。
Z = 0 mm
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 47
ADR系列操作手册 Rev.A Apr.2009
Z Clearance = 10 mm ABSOLUTE(绝对值):
Z = 0 mm
10 mm
Z = 10 mm
3. Line Dispense Setup (直线涂敷条件)
涂敷粘度高的溶液时,从打开分配器的瞬间开始到实际溶液流出,时间可能略为延长。
Head
Time
是溶液流出前,为防止机器人开始线涂而设定的等待时间。 喷嘴到达线涂的起始
点时,打开分配器,并等待到 head time 上设定的时间后,机器人开始
运作。
涂敷结束后,关闭分配器后,移动到下一个作业位置前,有一段直到喷嘴的压力得以稳定为
止,需要等待的时间。
设定此等待时间的目的是防止溶液流到不希望流到的地方。
将等待时间设定在 Tail Time 上。
Head Time 和 Tail Time 的值在线涂作业时,按 SETUP 键,并选择 Line Dispense Setup
后进行设定。 这些值在变更前始终有效。
- Page 47 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 48
ADR系列操作手册 Rev.A Apr.2009
4. Retract (喷嘴缩进)
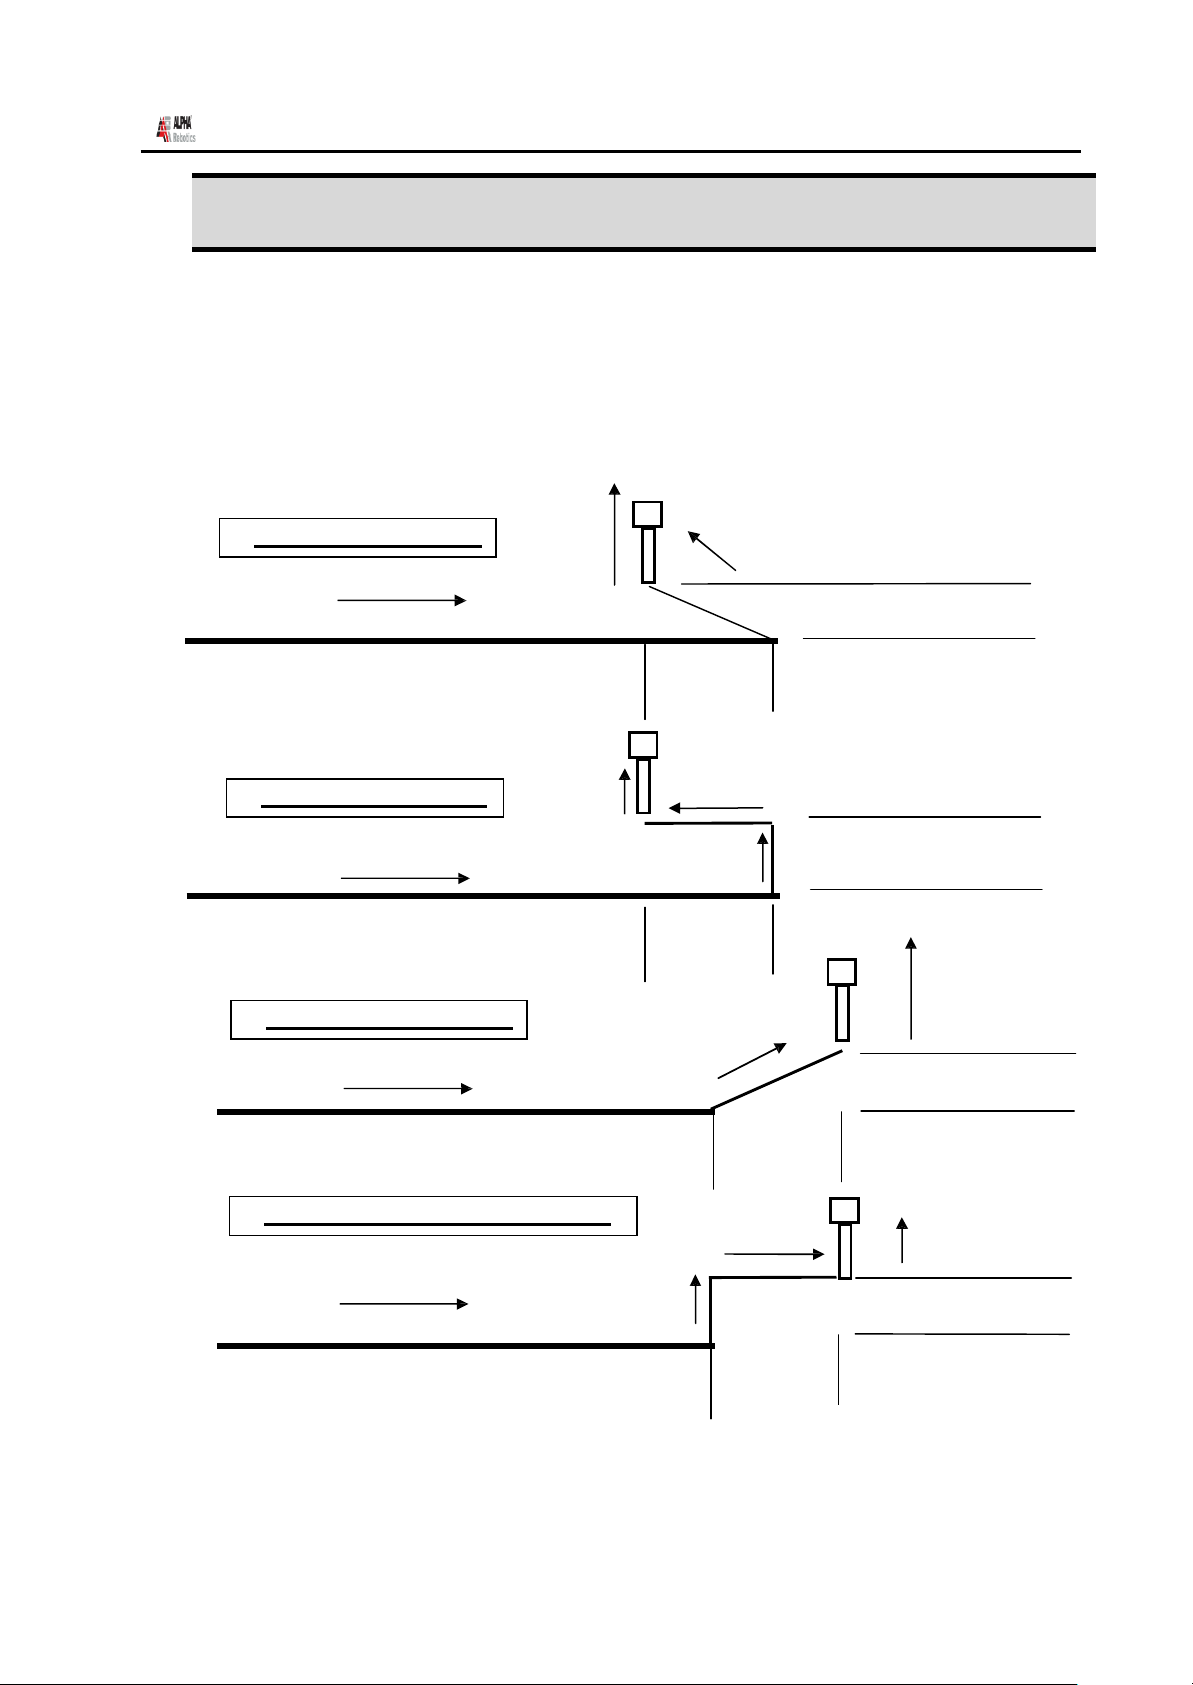
Retract 功能是为线涂的收尾处理而使用的功能。此功能使喷嘴直到曾涂敷的路线的一定高
度为止反方向运行。 此功能在涂敷粘性强的溶液时,在涂敷面上方
留下溶液的结尾部分。
后退功能分为如下四种:Normal、Square、Forawrd and Forward Square:
#1:RETRACT(NORMAL)
#1
#2:RETRACT(SQUARE)
#3
#4
RETEACT
LENGTH
#3
#2
RETRACT HEIGHT
#3:RETRACT(FORWARD)
#1
RETEACT
LENGTH
#1
#2
#2
RETEACT
LENGTH
#4:RETRACT(FORWARD SQUARE)
#1
#3
#2
RETEACT
LENGTH
- Page 48 -
© 2009 ALPHA ROBOTICS.CO., LTD.
RETRACT HEIGHT
#3
RETRACT HEIGHT
#4
RETRACT HEIGHT
Page 49
命令
画面显示
1
利用 Jog 键将喷嘴移动到基准点或者倘若是已保
存的位置,则按移动键将喷嘴移动到相应位置。
2
按菜单 1,并选择下页的 4.ADJUST POSITION
后,保存当前位置。
命令
画面显示
1
在示教模式上,按菜单 2 后选择 2 Group Utility
菜单。
1.Group Edit
2.Expand Step&Repeat
3.Relocate Data
4.Adjust Origin
2
选择 4 Adjust Origin。
Move to First Point
Press Any Key
3
按任意键。喷嘴在 Adjust Position 上向曾保存
的基准点移动。如果喷嘴与过去的喷嘴不同,就
可以看到喷嘴的位置与过去不同。
Adjust the First Point
ADR系列操作手册 Rev.A Apr.2009
5. Adjust Origin (一点校准)
曾使用过的喷嘴更换为新喷嘴时,程序内的各个作业位置与过去相比较将发生改变。
ECONO/EASY 系列具有在更换喷嘴时,修改 Offset 值,校准各个作业位置的功能。
基准点应存在于作业物上方的某一点。基准点应存在于程序内的存储器地址上。
此作业在首次制定程序时进行一次即可。
更换喷嘴的情况,若希望根据新喷嘴变更程序位置,按如下操作即可。
- Page 49 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 50
命令
画面显示
4
将喷嘴移动到作为基准点的正确位置。若位置正
确,则按 ENT。
程序内的所有位置将根据新喷嘴得到校准。
ADR系列操作手册 Rev.A Apr.2009
6. Auto Purge
Auto Purge 功能防止溶液凝固。如果运用机器人期间,在 home 位置上“Wait time”内无
任何吐出,则在“Purge time”内自动吐出。
- Page 50 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 51
ADR系列操作手册 Rev.A Apr.2009
- Page 51 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 52
ADR系列操作手册 Rev.A Apr.2009
第 6 章: Point Type &
Function
Reference
- Page 52 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 53
ADR系列操作手册 Rev.A Apr.2009
1. Point 菜单
以下是按 ENT 键,进行选择的功能。这些功能属于“point-type”功能,设定在一个存储器
地址中,并得以适用。
1.1. Dispense Dot(点涂)
将当前的位置设定为针对点涂的 Dispense point。
吐出时间和等待时间取决于过去保存于存储器地址上的 Point Dispense Cond 命令。此
命令语可以利用 SETUP 键进行设定。
吐出后,上升动作取决于过去存储器地址的 Dispense End Setup
Dispense End Setup 和 Z Clearance 命令通过按 SETUP 键进行设定。
详情请参考第 6 章:3.3 Point Dispense Setup、第 6 章:3.4Dispense End Setup 以及第
和
Z Clearance。
6 章:3.5 Z Clearance.。
1.2. Line Start
将当前的位置设定为针对线涂的 LineStart
线速度取决于过去保存于存储器地址的 Line Speed 命令。此命令语可以利用 SETUP 键进行
设定。
线涂开始时和在结束点的等待时间取决于在过去存储器地址的 Line Dis.
Setup
上设定的
值。此 Line Dis. Setup 命令语可以利用 SETUP 键进行设定。
详情请参考第 6 章:3.1Line Speed 和第 6 章:3.2 Line Dispense Setup。
- Page 53 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 54
ADR系列操作手册 Rev.A Apr.2009
1.3. Line Passing
将当前的位置设定为针对线涂的 Line Passing point。将当前的位置像线涂时四角形的边角
部分,保存于喷嘴的方向改变的位置。
1.4. Arc
将当前的位置设定为针对线涂的 Arc point。
Arc point 使用于针对圆弧的线涂。
对于 Arc Point 的使用方法,请参考오류! 참조 원본을 찾을 수 없습니다.程序例题。
1.5. Circle
将当前的位置设定为针对线涂 Circle。
Circle 使用于针对圆的线涂。
1.6. Line End
将当前的位置设定为针对线涂 Line End point。
线涂结束点上的等待时间取决于在过去存储器地址的 Line Dis. Setup 上设定的值。此
Line Dis. Setup 命令语可以利用 SETUP 键进行设定。
详情请参考第 6 章:3.2Line Dispense Setup。 吐出后,上升动作取决于过去存储
器地址的 Dispense End Setup
和
Z Clearance。 Dispense End Setup 和 Z
Clearance 命令通过按 SETUP 键进行设定。
- Page 54 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 55
ADR系列操作手册 Rev.A Apr.2009
1.7. Dummy
将当前的位置设定为 Dummy point。喷嘴只是经过此位置。
dummy point 在避开障碍物时使用。
1.8. End Program
将当前的地址设定为程序结束。end program 命令语在程序执行结束后,将喷嘴移动到原
点。
1.9. Dispenser ON / OFF
Dispenser ON / OFF 命令能够使使用者在程序内强制打开/关闭 dispenser。
此功能可有效防止在涂敷结束时大量溶液凝结在结束点上。
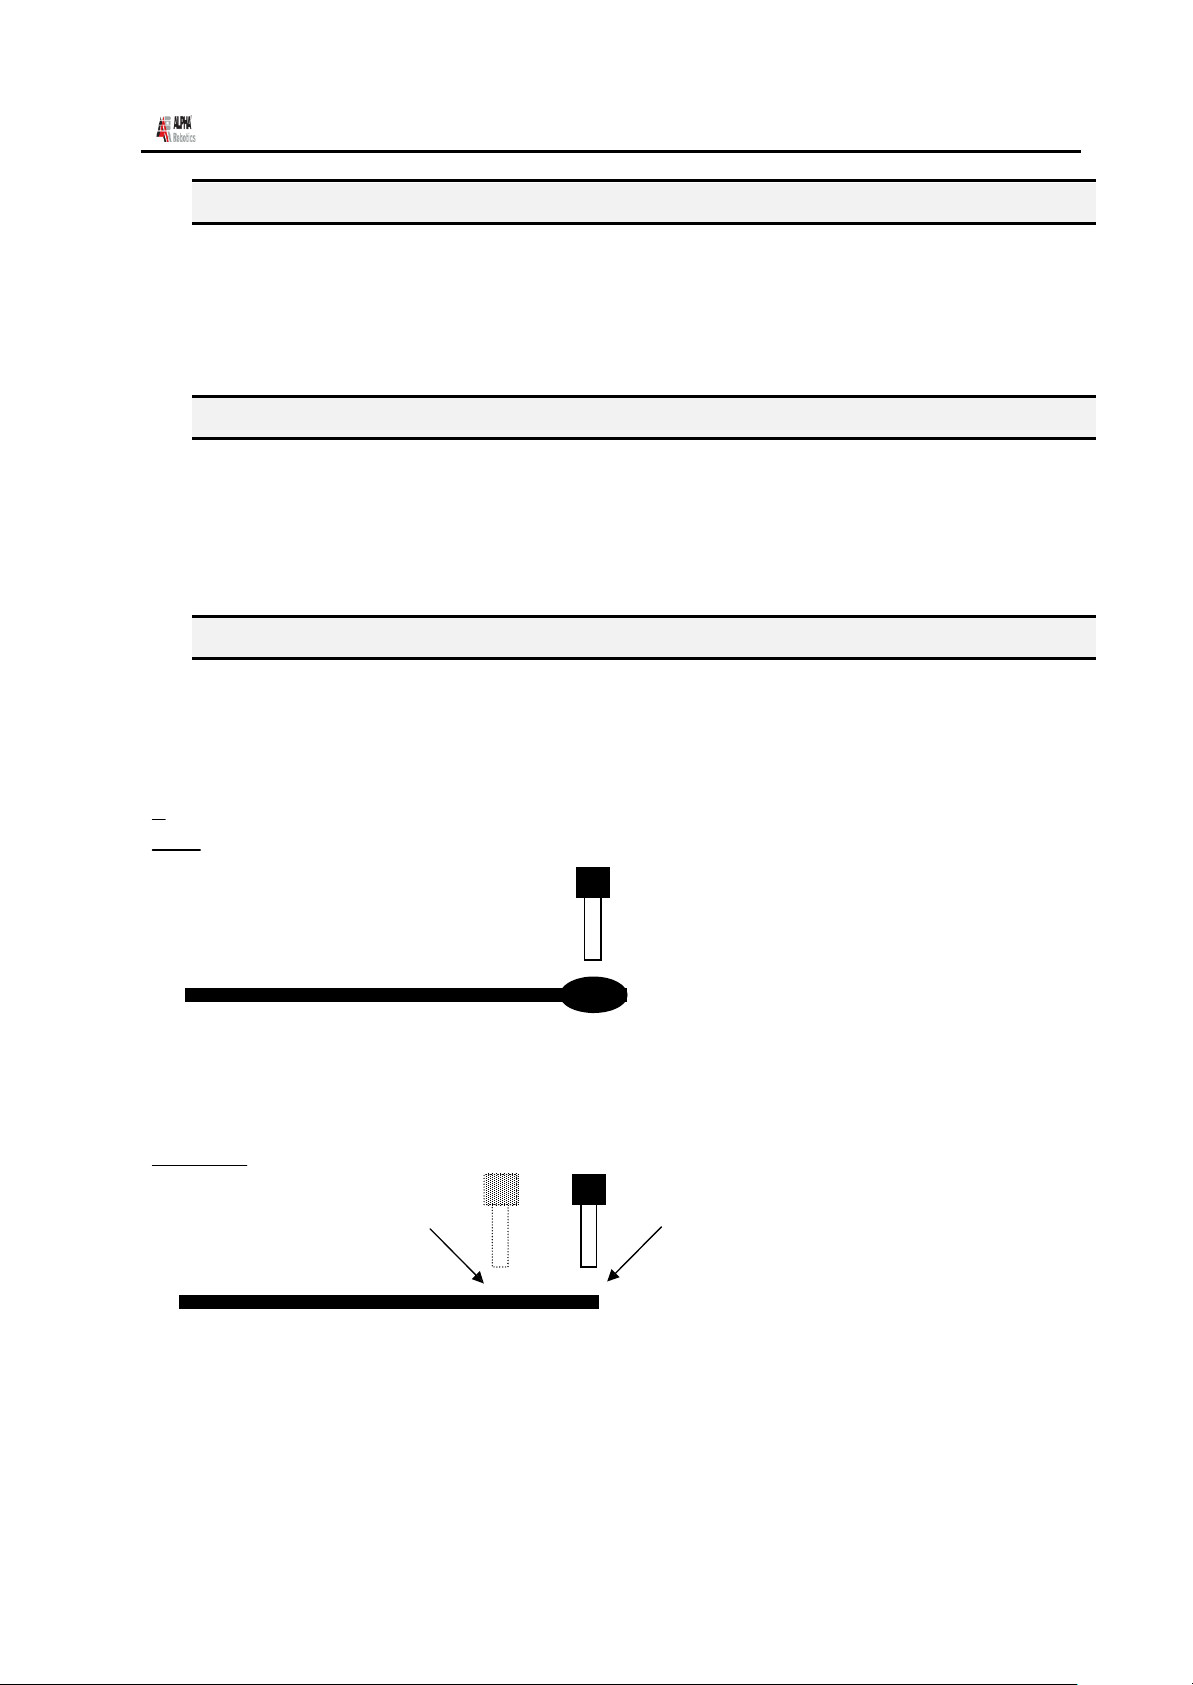
问题:过多的溶液凝结在线端部分。
解决方法:在到达线端前关闭 dispenser。
在此部分
dispenser Off
机器人运作到线端为止
为设定 DISPENSER OFF 命令,将喷嘴移动到希望关闭 Dispenser 的位置,并按 ENT 键后选
择 OFF。
- Page 55 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 56
ADR系列操作手册 Rev.A Apr.2009
1.10. Home Point
将所有轴移动到原点位置。若要变更原点位置,则在 Setup 菜单上设定 home position。
1.11. Wait Point
要求等待一定时间。
1.12. Stop Point
将当前的位置设定为 Stop Point。若开始执行,则喷嘴移动到当前位置,并等待按 start
键。
- Page 56 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 57
ADR系列操作手册 Rev.A Apr.2009
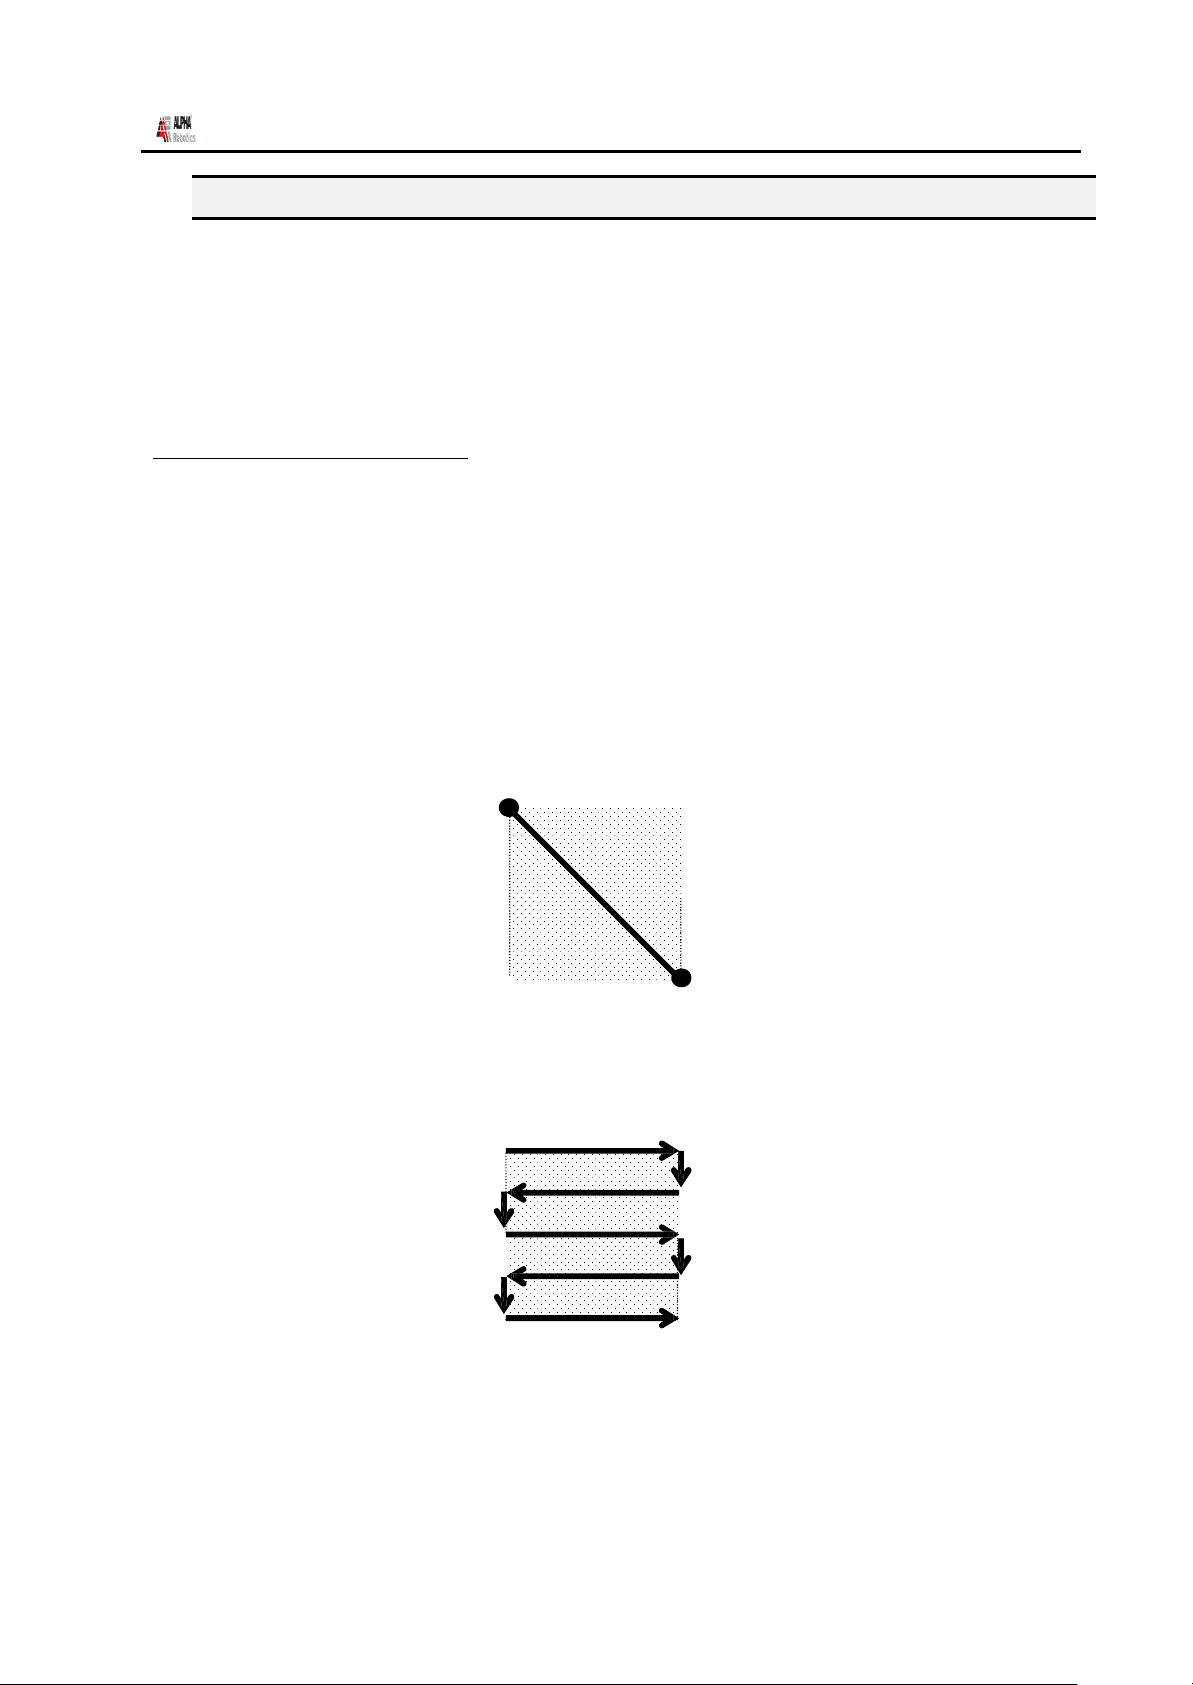
1.13. Brush Area
Brush Area 涂敷所指定的区域。
移动 X 轴,同时按 Brush
Width
大小的宽度向 Y 轴推进。
Brush area 方法有两种:四角型和圆。
Brush Area:Rectange(四角型)
为使用 Brush Area 功能,应设定 brush width 和 Distance。
按 ENT 键和 PgDn 键,显示 4 页后,选择 Brush
Area
,然后按 1 选择 Rectangle。
画面上显示 brush width 和 Distance 输入窗口。
brush width 在每次涂敷区域时,决定线与线之间的间隔。
Distance 在所有区域中,决定涂敷部分的宽度。
设定 brush width 和 distance 的值后按 ENT。
设定 brush width 和 distance 后,将涂敷区域的上左侧部分设定为 line start,下右侧部
分设定为 Line End。
Line Start
将涂敷的
区域
Line End
例如,brush width 为 5 mm,distance 为 0 的情况,程序执行时,喷嘴移动如下。
5 mm
5 mm
5 mm
5 mm
- Page 57 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 58
ADR系列操作手册 Rev.A Apr.2009
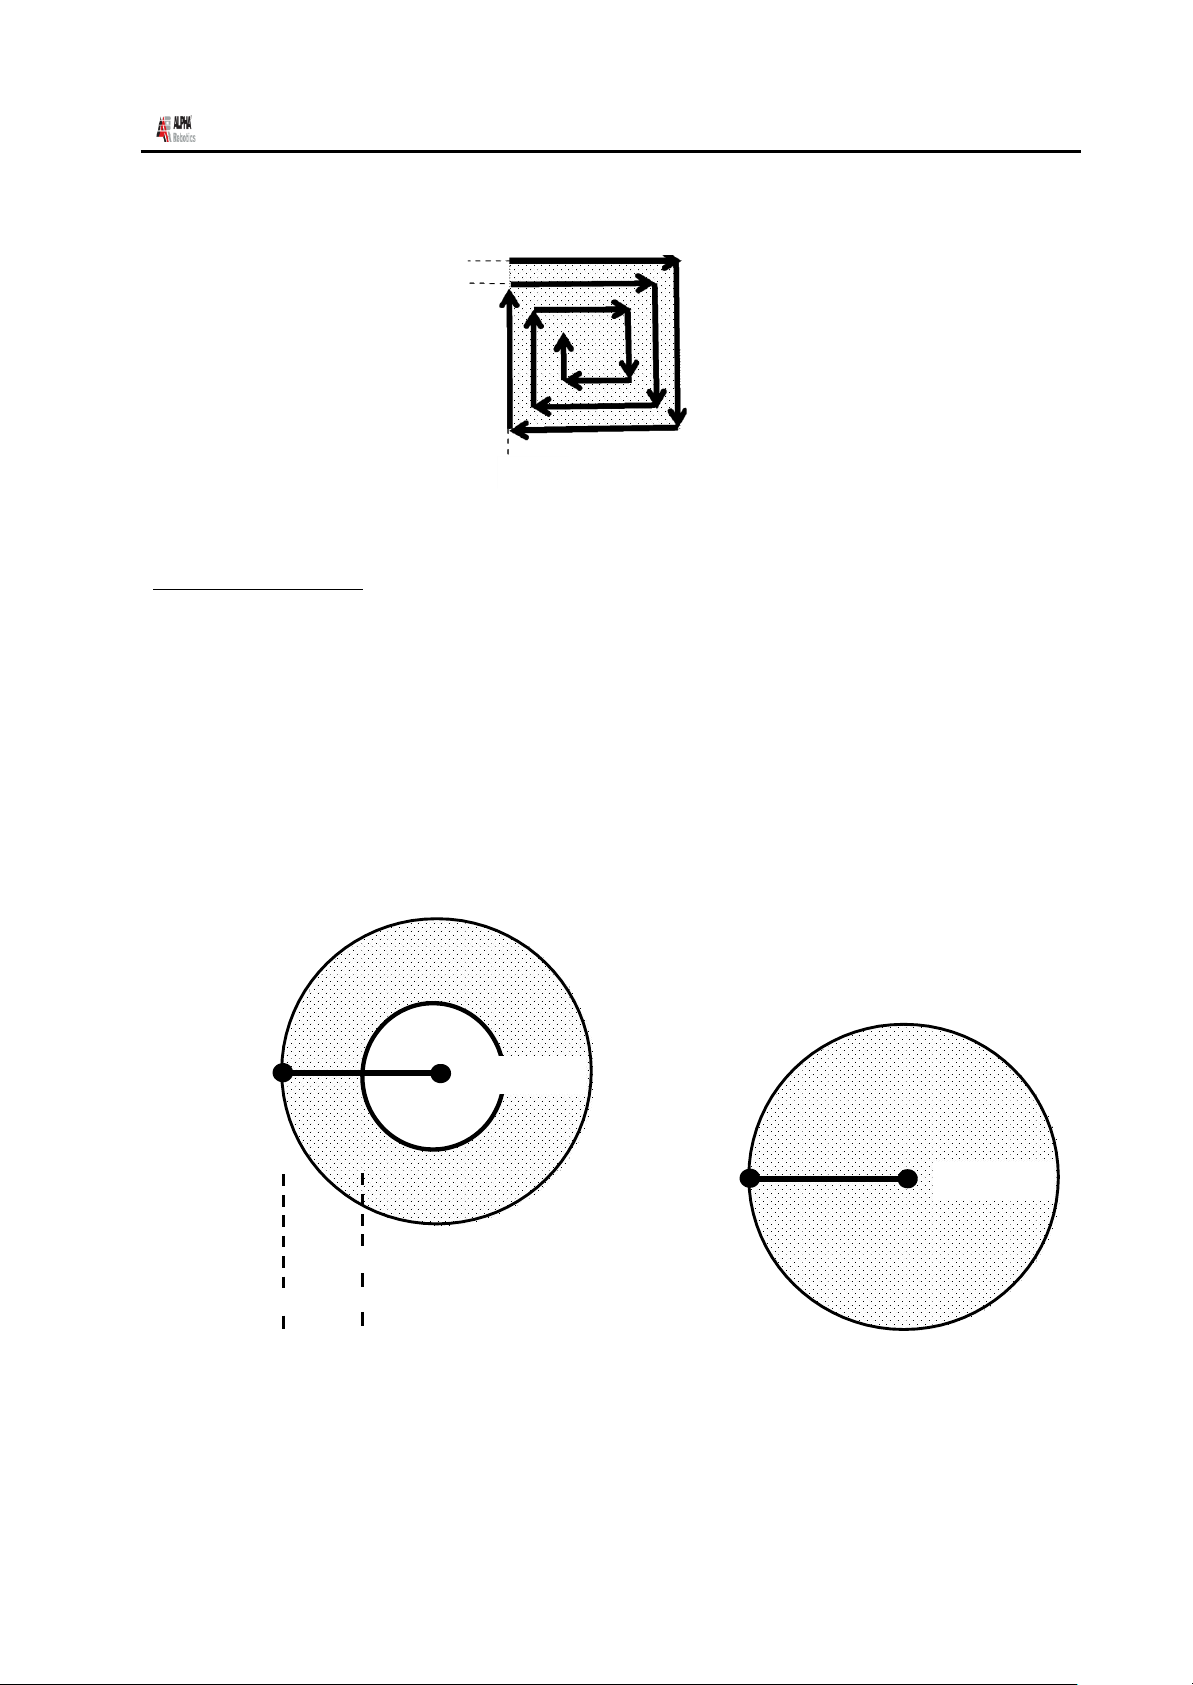
例如,如果 brush width 为 2 mm,distance 为 4 mm,则程序执行时,喷嘴移动如下。
2 mm
Brush Area:Circle
为使用 Brush Area 功能,应设定 brush width 和 Distance。
按 ENT 键和 PgDn 键,显示 4 页后,选择 Brush
画面上显示 brush width 和 Distance 输入窗口。
brush width 在每次涂敷区域时,决定线与线之间的间隔。
distance 在所有区域中,决定涂敷部分的宽度。
设定 brush width 和 distance 的值后按 ENT。
Paint
Line Start Line End
Area
Distance
if Distance > 0 if Distance is 0
4 mm
Area
。然后按 2 选择 Circle。
Paint
Line Start Line End
Area
- Page 58 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 59
ADR系列操作手册 Rev.A Apr.2009
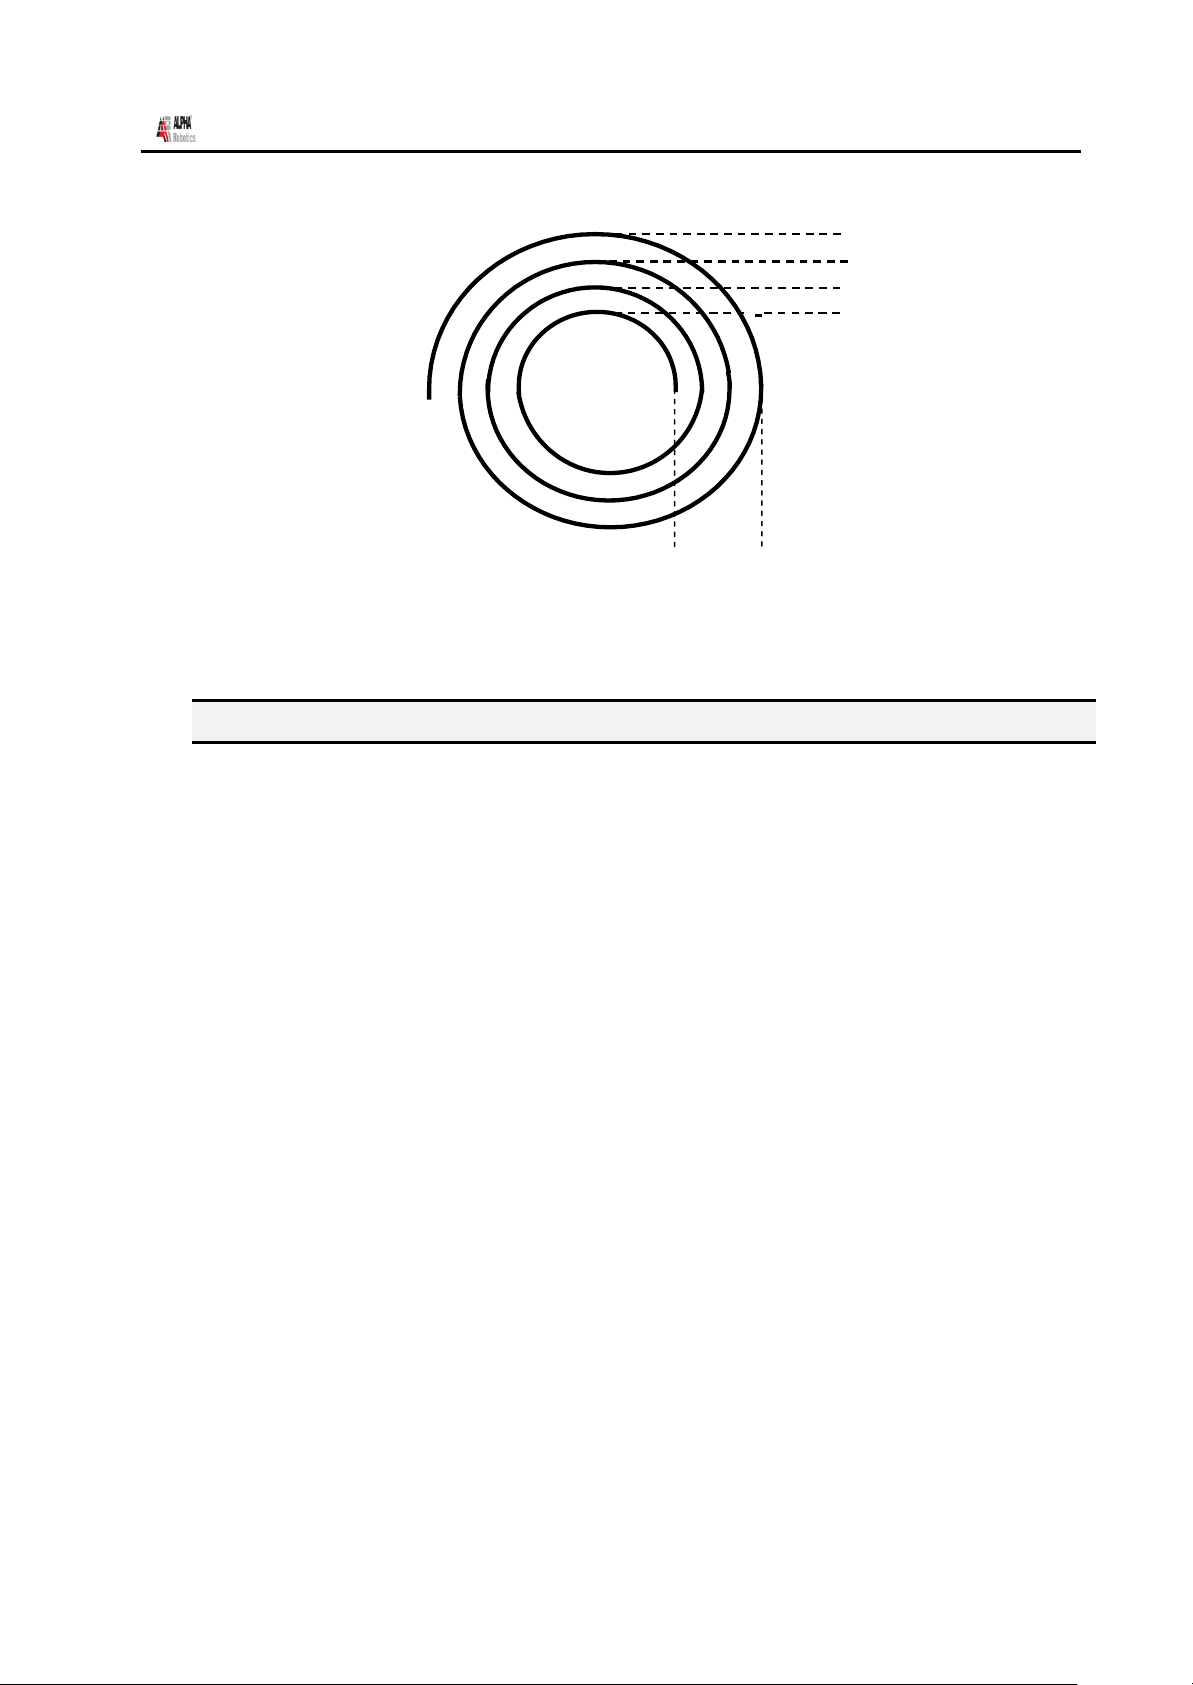
例如,如果 brush width 为 5 mm,distance 为 15 mm,则程序执行时,喷嘴移动如下。
5 mm
5 mm
15 mm
1.14. If Input / Output
If Input / Output 是发送特定输出或检查输入状态的功能。
如果选择了 if Input ,使用者选择输入(input # 0 – 31), 并设定相应输入的状态(1
或 0),在达到其状态时,设定为进行分记的存储器地址或标记。
如果选择了 Output,则使用者选择特定输出(output # 0 – 31),并设定其输出是
5 mm
ON
还是
OFF。
- Page 59 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 60
Address
命令
1
Dispense End Setup:
H.Speed = 100 mm/s, L.Speed = 15 mm/s, L.Length =
5mm
2
Z Clearance:
Relative 10 mm
3
Point Dispense Setup:
Dis.Time = 0.25 s Tail Time = 0.10
s
4
Dispense Point
5
Dispense Point
6
Dispense Point
ADR系列操作手册 Rev.A Apr.2009
2. 状态菜单
2.1. Goto Address
程序分记成特定存储器地址或标记。
2.2. Step & Repeat X
Step & Repeat X 使一个集团的存储器地址以特定的间隔重复执行。
Step & Repeat X 在同一形态的图形以行和列的形态重复时有用。使用者可以只设定第一个
图形,而其余的可 以利用 Step & Repeat 功能进行作业。
在 Step & Repeat 功能中,使用者输入行数和列数,并设定各自的 X offset 和 Y offset。
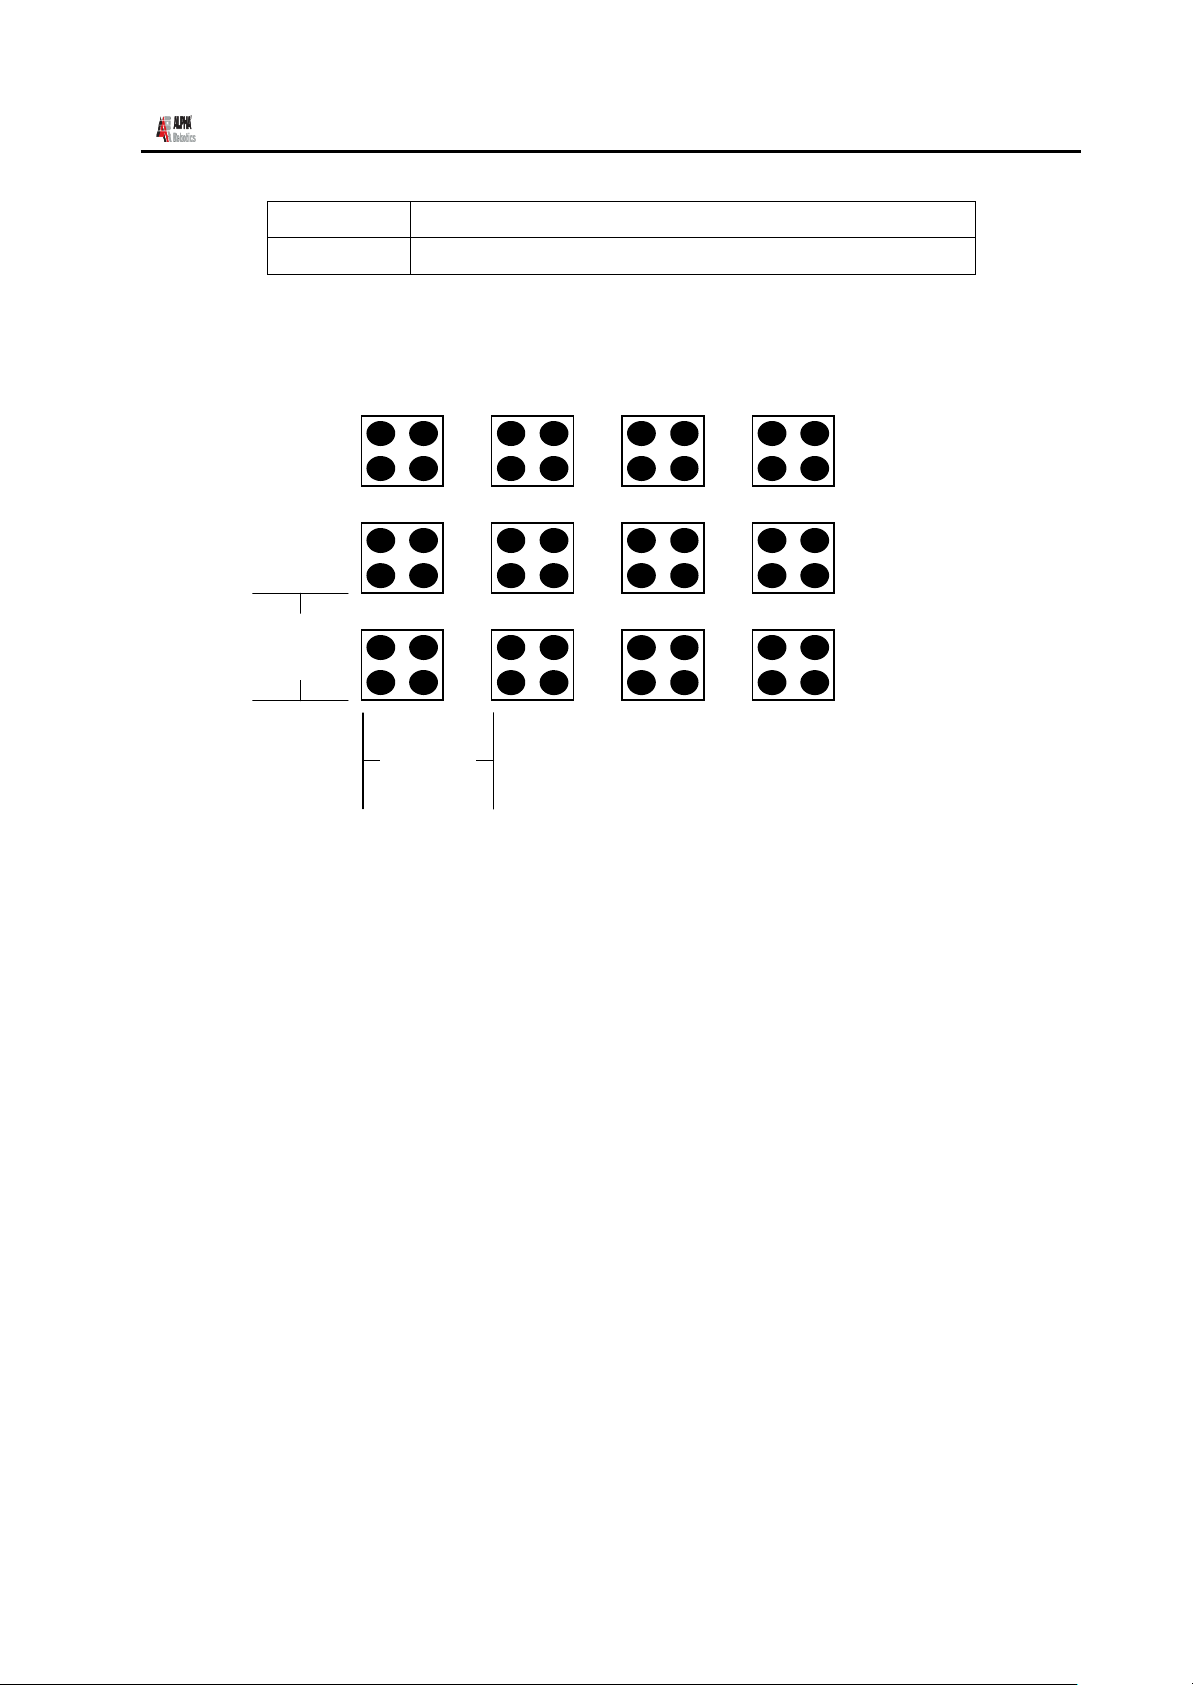
例如,如果有关 4 个点形成的图形重复出现,
则程序将分为如下阶段。
- Page 60 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 61
7
Dispense Point
8
End Program
ADR系列操作手册 Rev.A Apr.2009
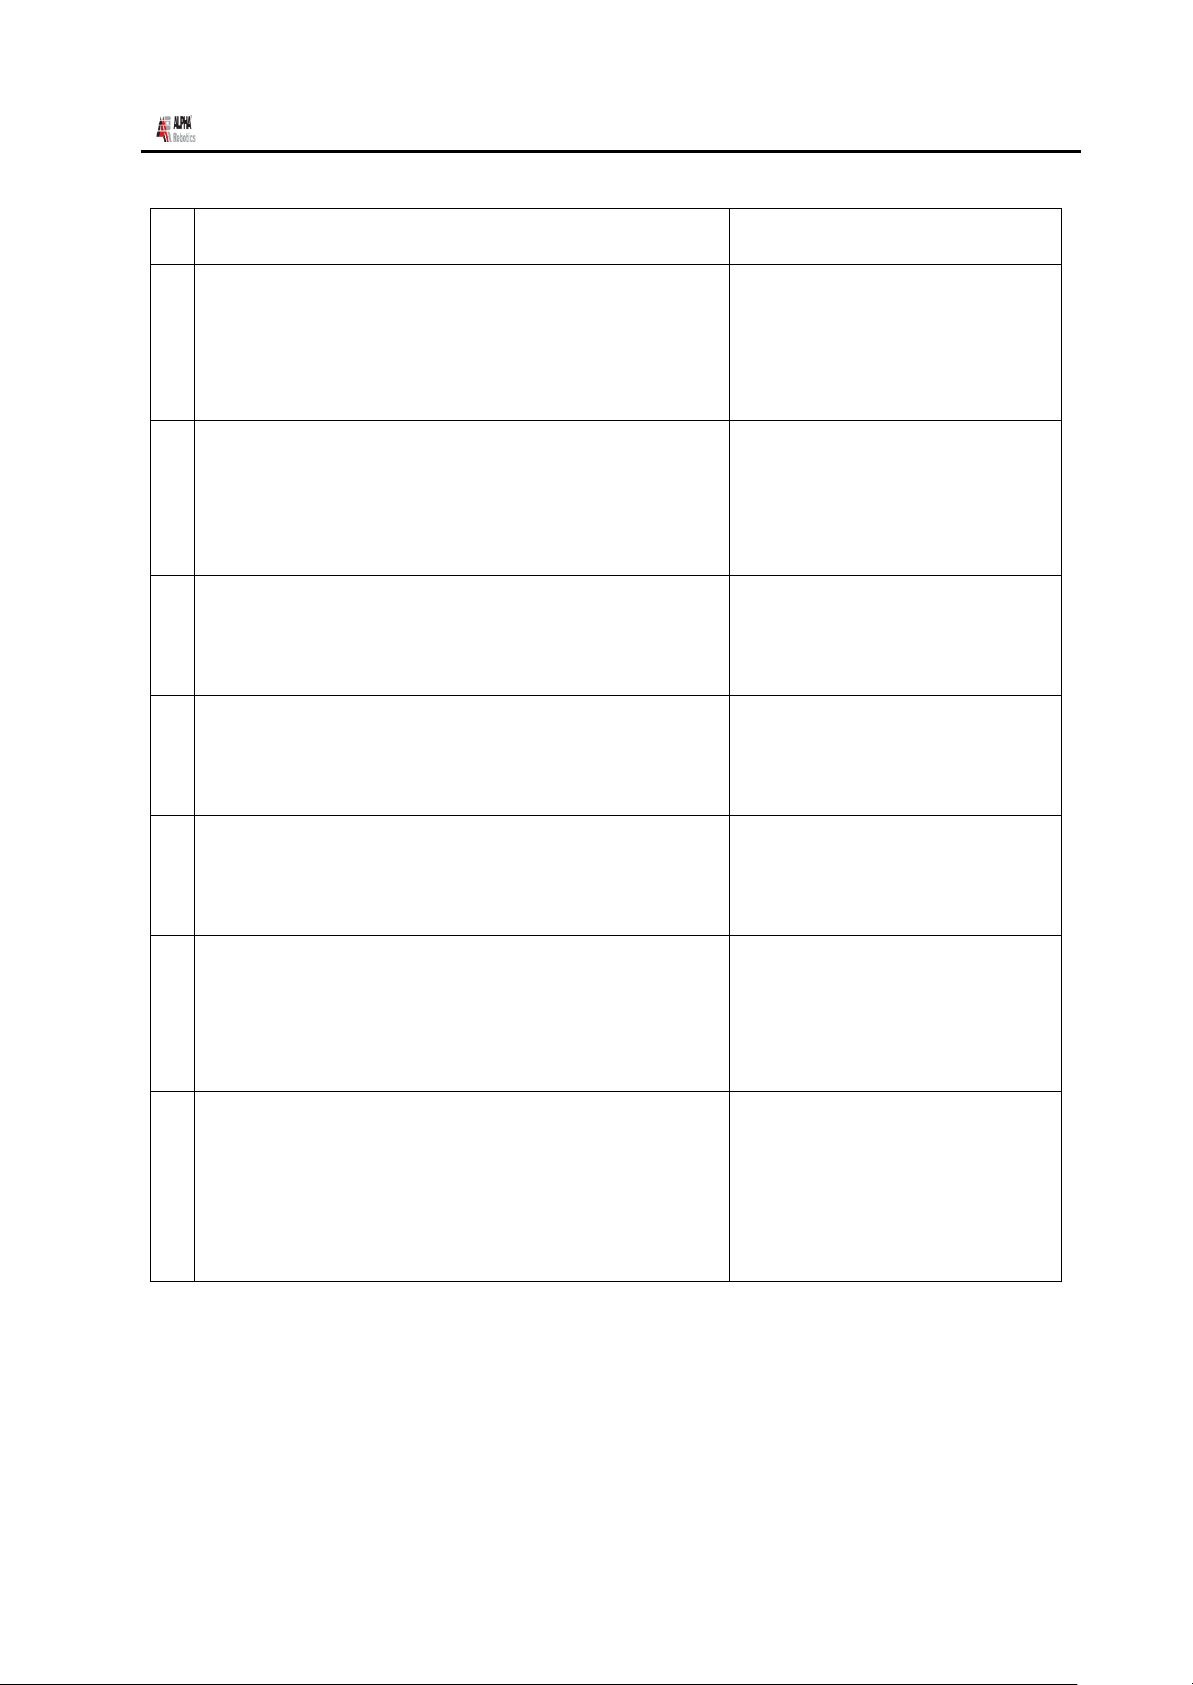
如果上述图形由 3 行和 4 列形成的 12 个图形重复出现,
Y Offset
25 mm
X Offset
30 mm
则 Step & Repeat X 命令将重复执行其他 11 个图形。
8 号存储器地址的命令语在 End Program 中更改为 Step & Repeat X。在 8 号存储器地址
上,设定 Step & Repeat X 命令的步骤如下。
- Page 61 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 62
命令
画面显示
1
按▼/+1 或▲/ –1 键,使 8 号存储器地址显
示。
ADDR:8 PROG:20
End Program
2
按 F2 键,选择 Step & Repeat X。
Step&Repeat X
Columns (X):
Rows (Y):
3
为输入 4 列,按 4 后按 ENT 键。
Step&Repeat X
Columns (X):4
Rows (Y) :
4
为输入 3 行,按 3 后按 ENT 键。
Step&Repeat X
X Offset: (mm)
Y Offset: (mm)
5
在上图中,图形之间的 X Offset 为 30mm。 为
向 X Offset 输入 30mm,按 30 后按 ENT 键。
Step&Repeat X
X Offset:30 (mm)
Y Offset: (mm)
6
在上图中,图形之间的 Y Offset 为 25mm,
为向 Y Offset 输入 25mm,按 30 后按 ENT。
Step&Repeat X
Start Addr:
7
显示 Start address 询问窗口。
start address 是 Step & Repeat 将进行重复的
第一个存储器地址。在例题中,
从 4 号存储器地址开始重复命令。 为输入
存储器地址 4,按 4 后按 ENT 键。
Step&Repeat X
1.N Path
2.S Path
Select:
ADR系列操作手册 Rev.A Apr.2009
- Page 62 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 63
命令
画面显示
8
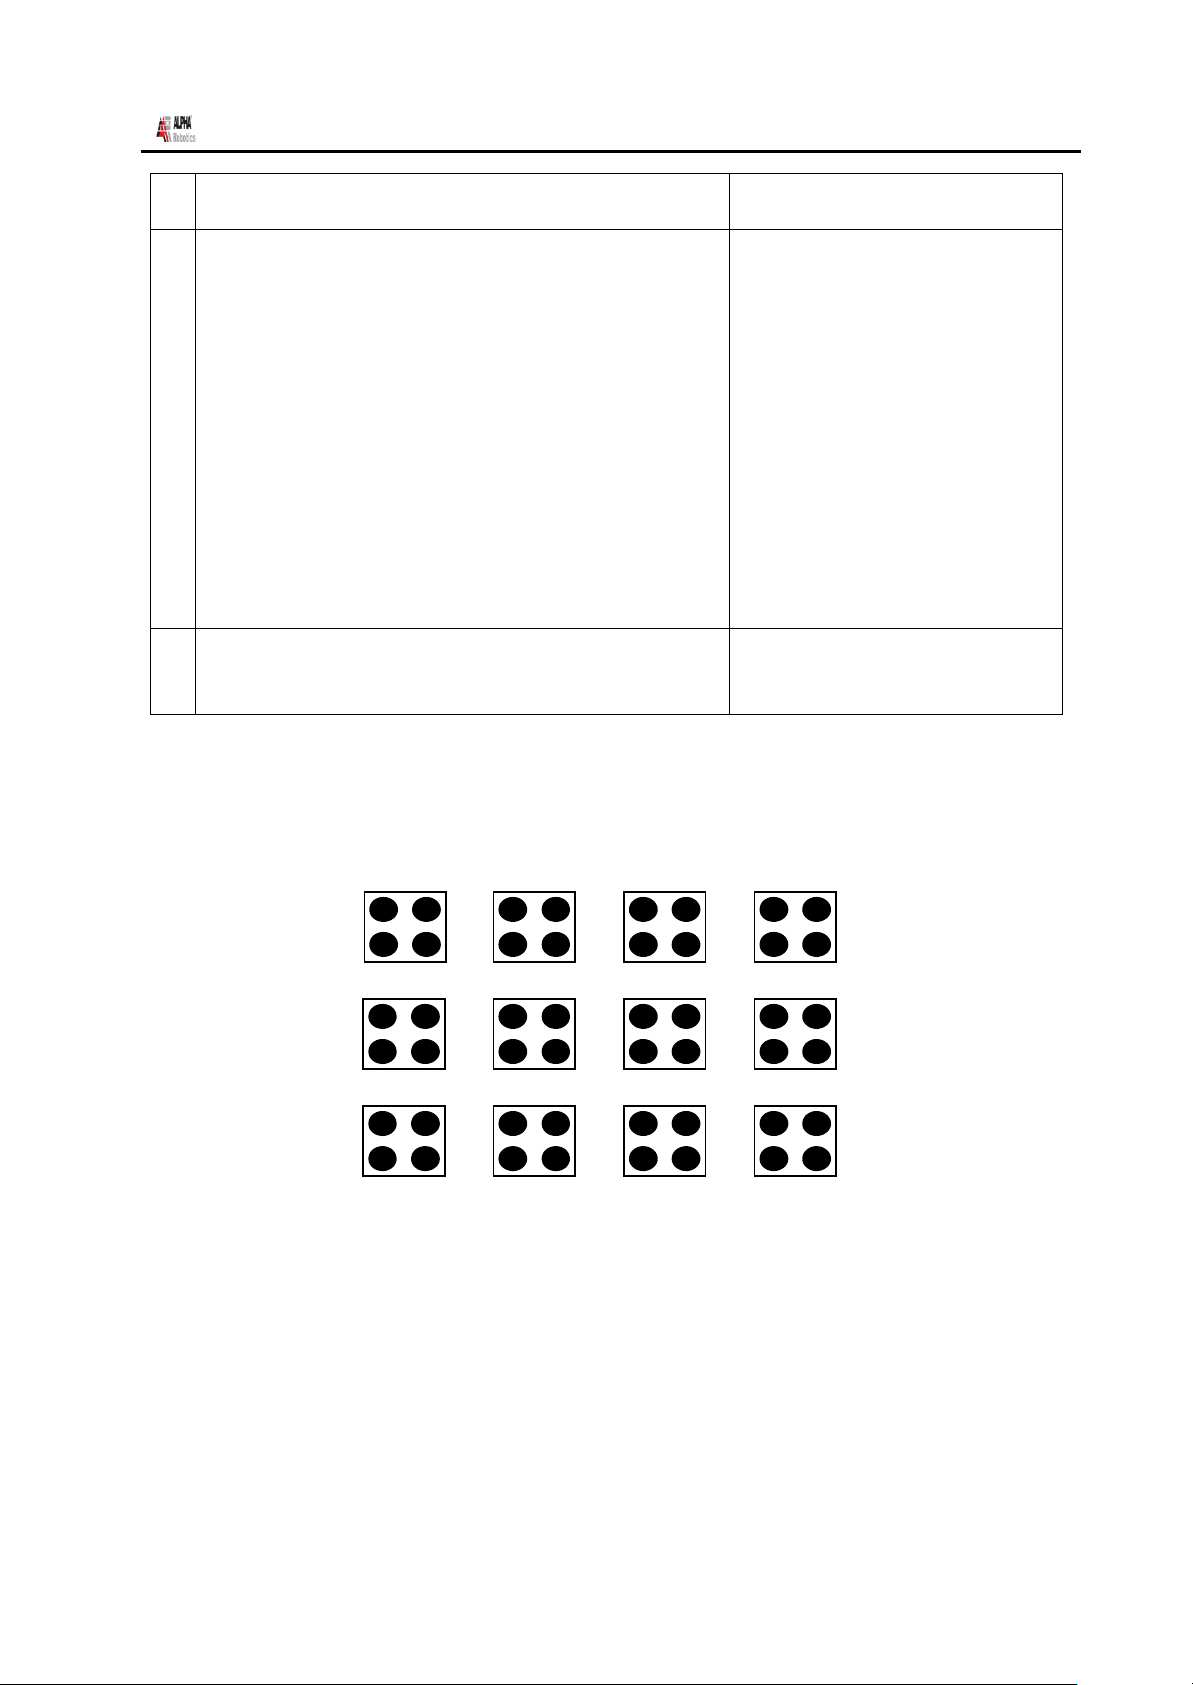
显示选择 1. N Path 和 2. S. Path 的窗口。
选择 S
Path
后,
从 1 行 1 列到 4 列为止结束,则
从 2 行 4 列移动到 1 列,
从 3 行 1 列移动到 4 列。
选择 N
Path
后,
从 1 行 1 列到 4 列为止结束,则
从 2 行 1 列移动到 4 列,
从 3 行 1 列移动到 4 列。
为选择 S PATH ,按 2。
Step&Repeat X
1.N Path
2.S Path
Select:2
9
程序结束。按 ENT,向 9 号存储器地址输入 End
Program。
ADR系列操作手册 Rev.A Apr.2009
程序由以下命令语组成,并根据如下进程执行。
1 2 3 4
8 7 6 5
9 10 11 12
- Page 63 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 64
Address
命令
1
Dispense End Setup:
H.Speed = 100 mm/s, L.Speed = 15 mm/s, L.Length =
5mm
2
Z Clearance:
Relative 10 mm
3
Point Dispense Setup:
Dis.Time = 0.25 s Tail Time = 0.10
s
4
Dispense Point
5
Dispense Point
6
Dispense Point
7
Dispense Point
8
Step & Repeat X:
Cols:4, Rows:3, X Off:30mm, Y Off:25mm, Addr 4,
S
Path
9
End Program
ADR系列操作手册 Rev.A Apr.2009
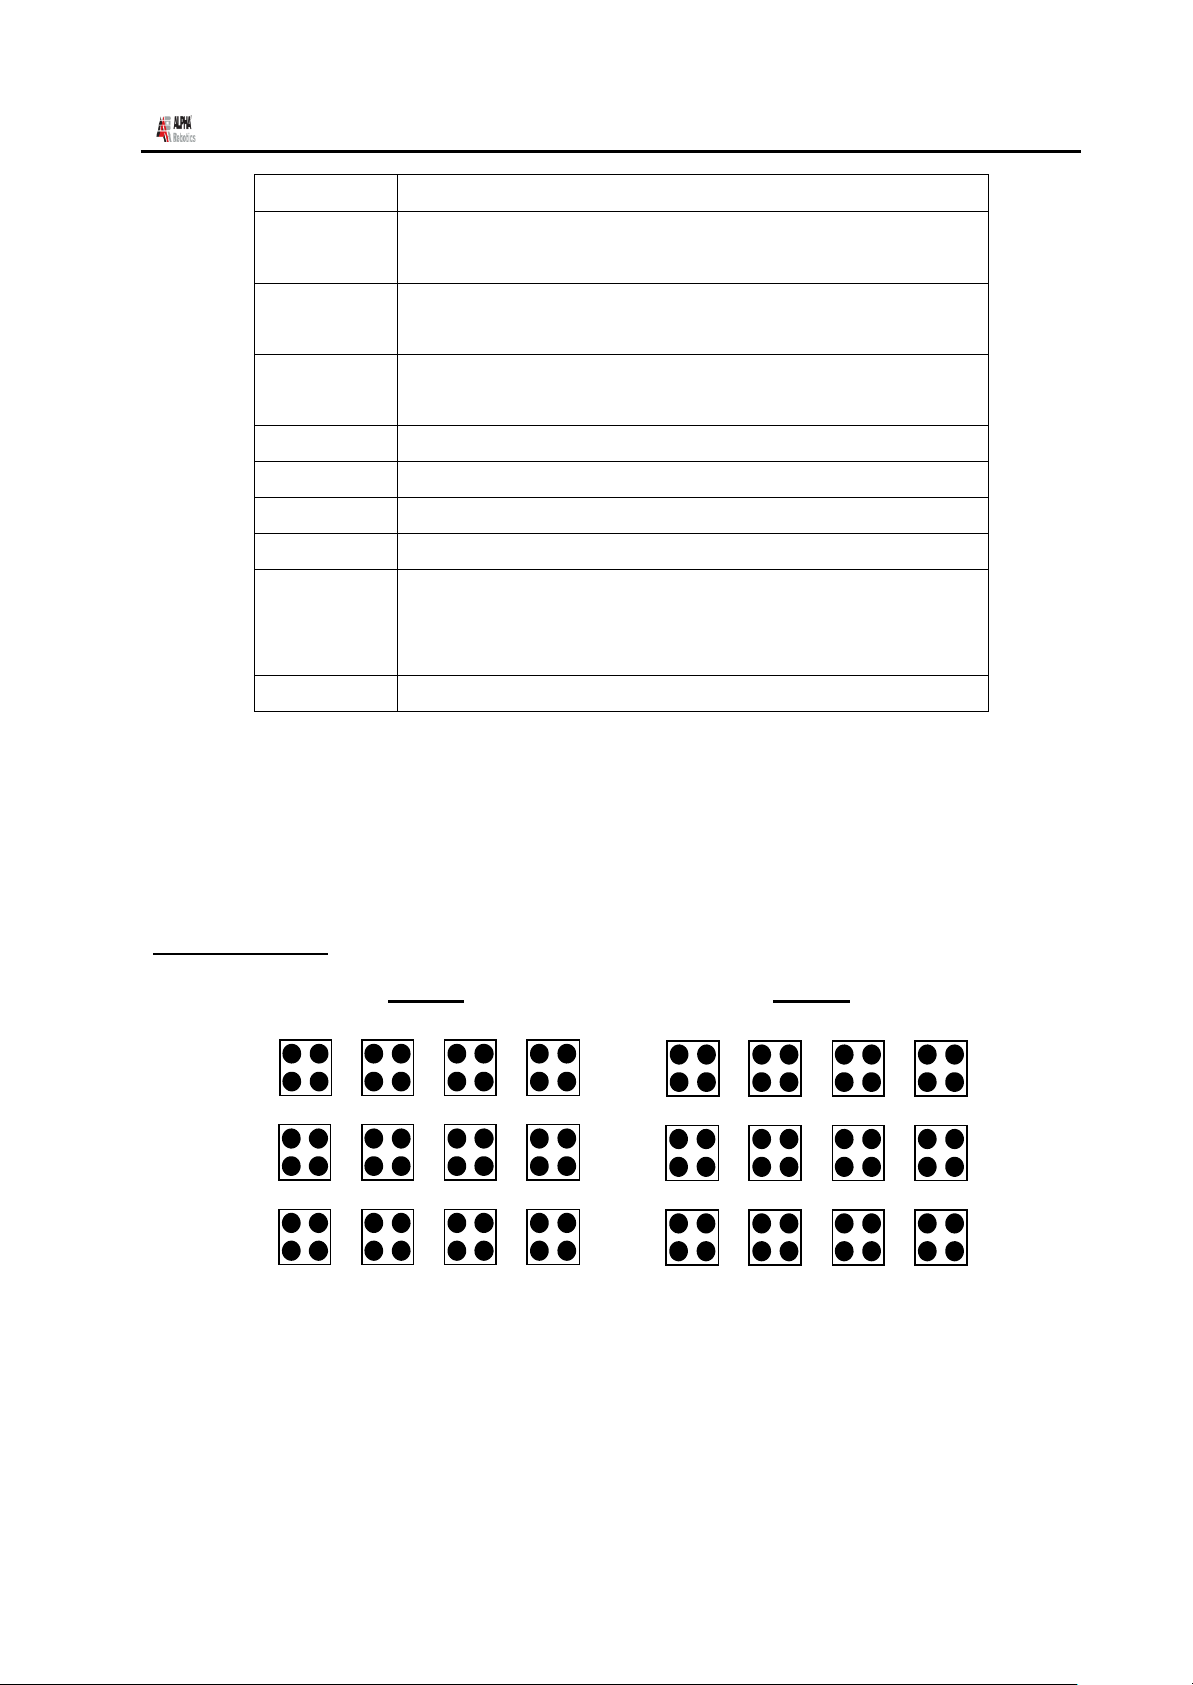
上述例子设定了 S Path。S Path 与 N Path 的不同点如下所示。
Step & Repeat X:
S PATH
1 2 3 4
8 7 6 5
9 10 11 12
- Page 64 -
N PATH
1 2 3 4
5 6 7 8
9 10 11 12
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 65
ADR系列操作手册 Rev.A Apr.2009
2.3. Step & Repeat Y
Step & Repeat Y 与 Step & Repeat X 相同。不同点是沿着 Y 轴运行,而不是 X 轴。
Step & Repeat X - S PATH
1 2 3 4
8 7 6 5
9 10 11 12
2.4. Call Subroutine
Step & Repeat Y - S PATH
1 6 7 12
2 5 8 11
3 4 9 10
Call Subroutine 分记为特定存储器地址,并对其执行命令语。若遇上 End Program
命令语,则移动到曾呼叫的存储器地址,并继续执行。
2.5. Call Program
Call Program 在当前程序上根据程序编号呼叫其他程序。若被呼叫程序的执行结束,则返
回当前程序继续执行。
- Page 65 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 66
ADR系列操作手册 Rev.A Apr.2009
2.6. Loop Address
一个集团的命令语按使用者所定的次数反复执行。
选择 Loop Address 命令语,画面上显示 Address/Label 选择窗口。
Address
是将分记的存储器地址的编号。该编号应小于当前存储器地址的编号。
Label 是将分记的存储器地址的标记名称。该地址应小于当前存储器地址的地址。
Counti
是将重复的次数。
2.7. Label
Label 替代存储器地址使用。一个程序最多可使用 64 个标记,一个标记的最长字数为 8 个
字。
2.8. Arm
Arm 使用于 TWO BED TYPE——EASY ARM 系列和 EASYWIN/ECONOWIN-3351。
Arm 命令选择 XYZ 坐标系和 RYZ 坐标系。Arm Left/No 和 Arm Right 分别选择 XYZ 坐标系
和 RYZ 坐标系。
2.9. FixR
FixR 命令在有旋转轴时使用。FixR Fix 在 Line/Arc 移动时,向旋转轴相同的方向固定并
移动。FixR No 在 Line/Arc 移动时,旋转轴根据所保存的值移动。
- Page 66 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 67
ADR系列操作手册 Rev.A Apr.2009
2.10. 四则运算
为四则运算,存在 4 种变数。
100 正变数 (I0~I99),
100 实变数 (F0~F99),
2 timer 变数 (T0, T1),
100 位置变数 (P0~P99) 所有四则
运算式,应符合如下形式。 变数 =
变/实数 (OK)
或
变数 = 变/实数 (运算子) 变/实数
但是下面的形式不予支持。
变数 = 变/实数 ( 运算子 ) 变数 ( 运算子 ) 变数
例 1)
I0=1
I1=10+1
I2=I1+I2
F0=I1+123.45
F1=F2/3
P0=P1
I4=I2XI3
10=I1+I4 (OK) 以上均可能成
立。 但下面的计算式不可能
成立。 I0=I1+I2XI3 (NO)
位置变数可以如下使用。
例 2)
P0=P1
P0.X=P3.X+13
P4.Y=I3/10
P3.Z=123.45
- Page 67 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 68
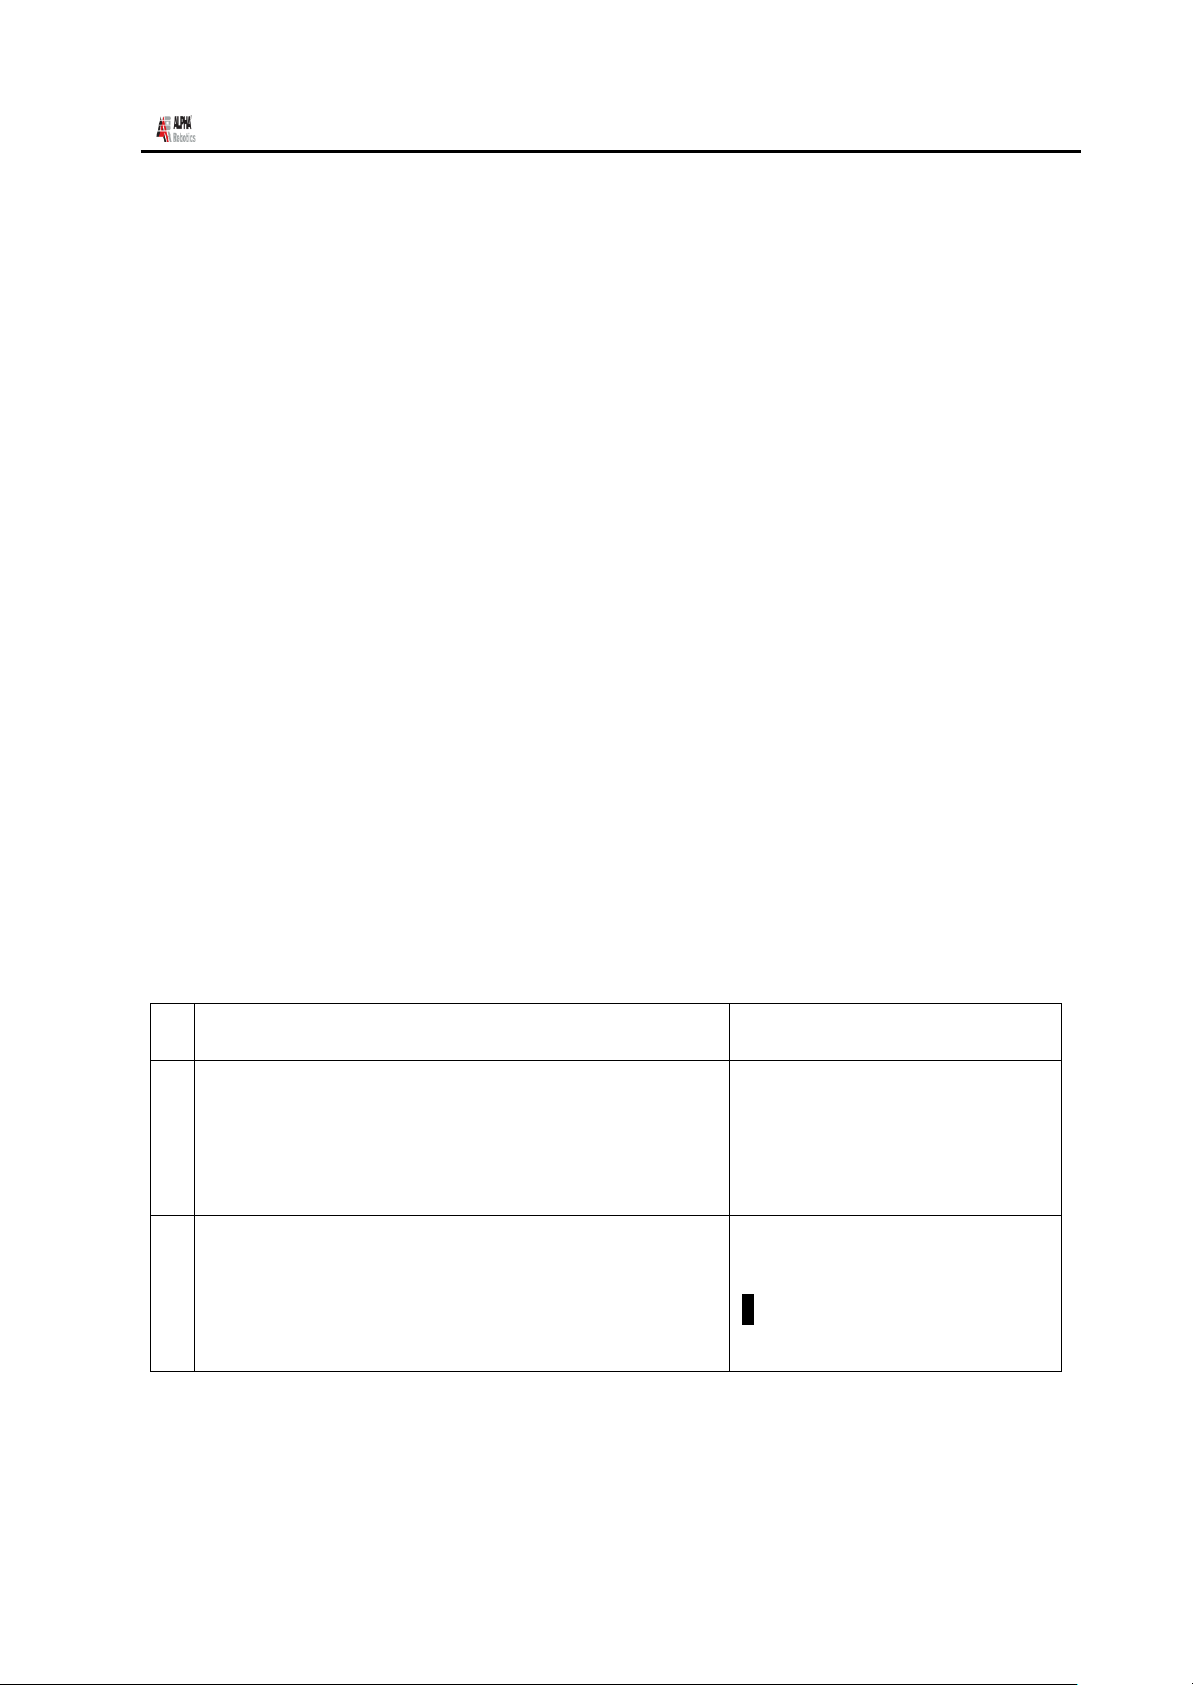
命令
画面显示
1
按 Cond 键。
1. Calc
2. Jmov
3.Lmov
4.IncJ
2
选择 Calc 命令语。
Select Type
---------------------
I F P T
ADR系列操作手册 Rev.A Apr.2009
也可以使用排列。
排列的索引只限于正变数。
例 3)
I0=5
F[I0]=3 ( F5=3)
P[I1].X=123.45
位置变数可以如下使用。
例 4)
Jmov P0
Jmov P[I0]
变数 I、F、T 在 If 门上也可以使用。
例 5)
IF I < 50
IF F[I10] = 10
IF T0 < 100
IF I1 < I2
1) 输入计算式“I10=I11+123.45”的过程如下。
- Page 68 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 69
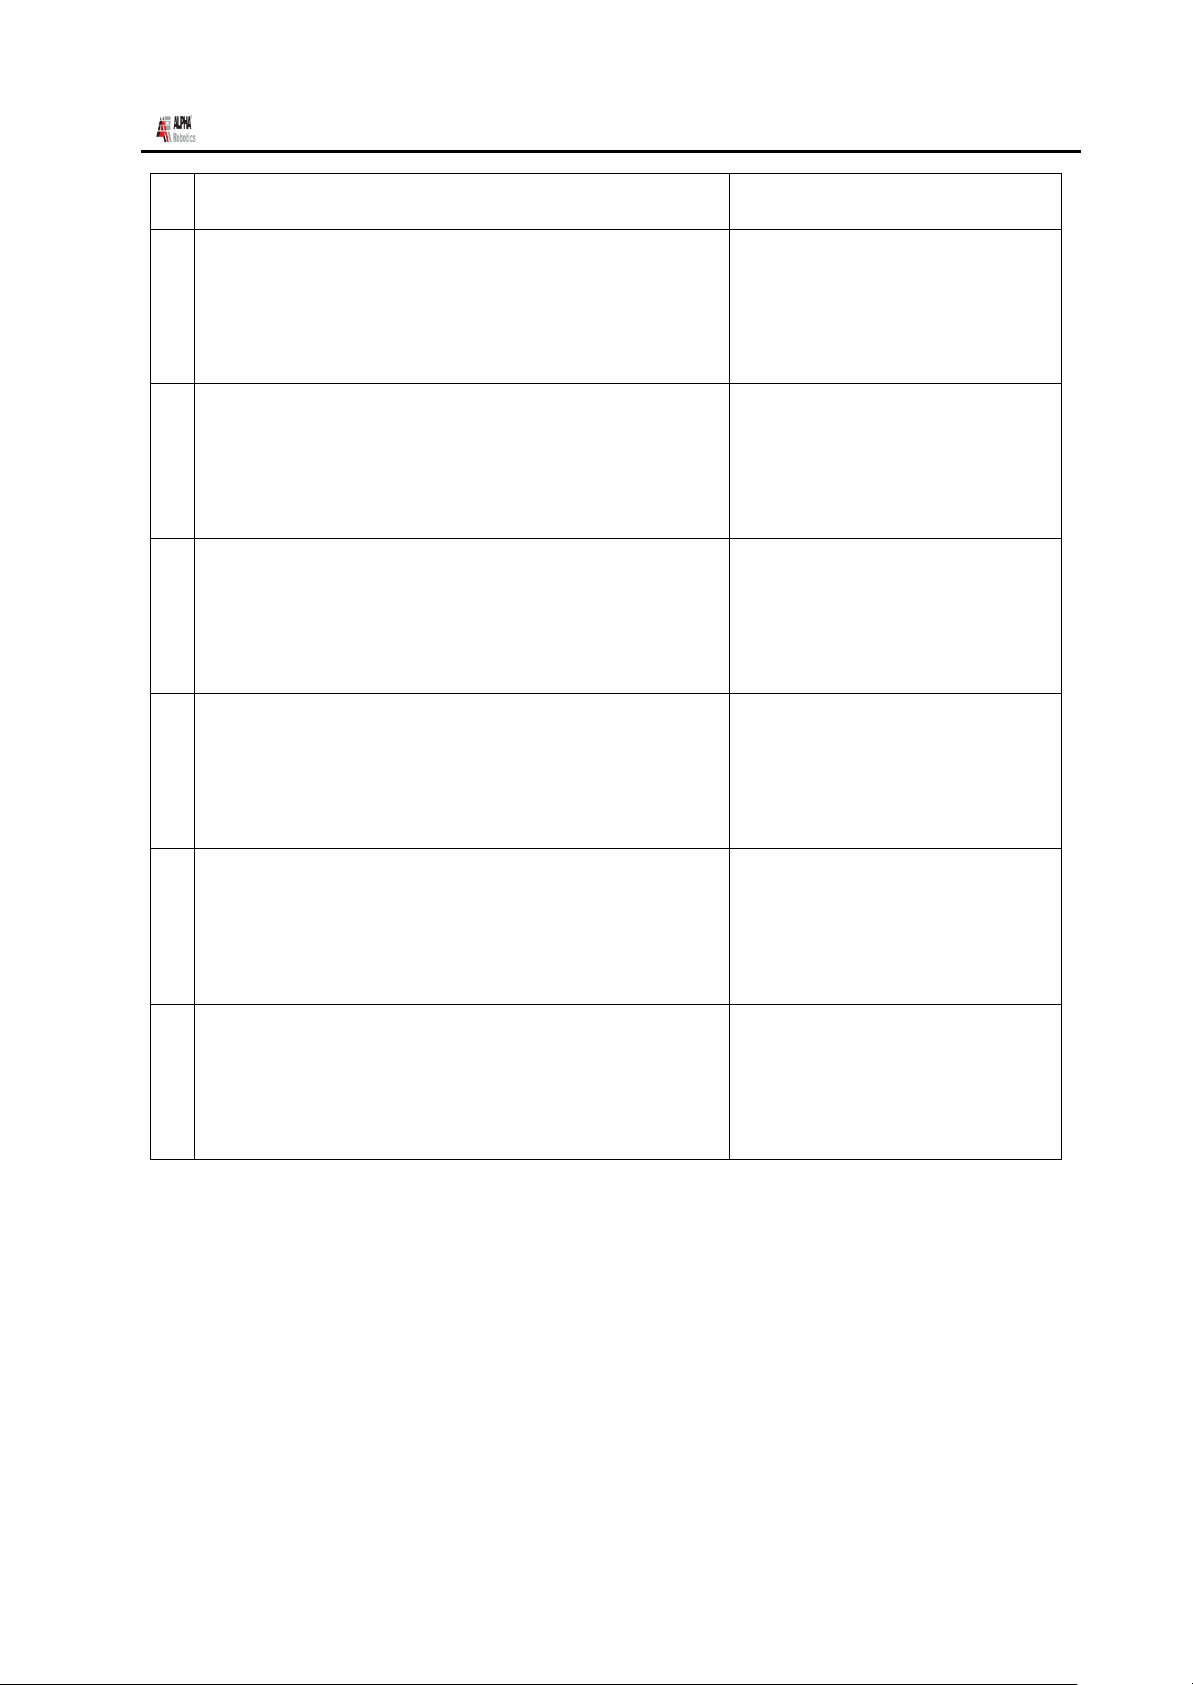
命令
画面显示
3
选择变数结束。
Input Number
--------------------I
[I ]
4
利用数字键输入变数编号后,按 ENT 键。
Select Type
--------------------I10=
[I ]
5
选择第二个变数种类。
Input Number
--------------------I10=I
[I ]
6
利用数字键输入变数编号后,按 ENT 键。
Select Operator
--------------------I10=I11
+ - * /
7
选择运算子。 若无需运算子,按 ENT。
Input Number
--------------------I10=I11+
[I ]
8
利用数字键输入数字后,按 ENT 键。
Input Number
--------------------I10=I11+123.45
[I ]
ADR系列操作手册 Rev.A Apr.2009
- Page 69 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 70
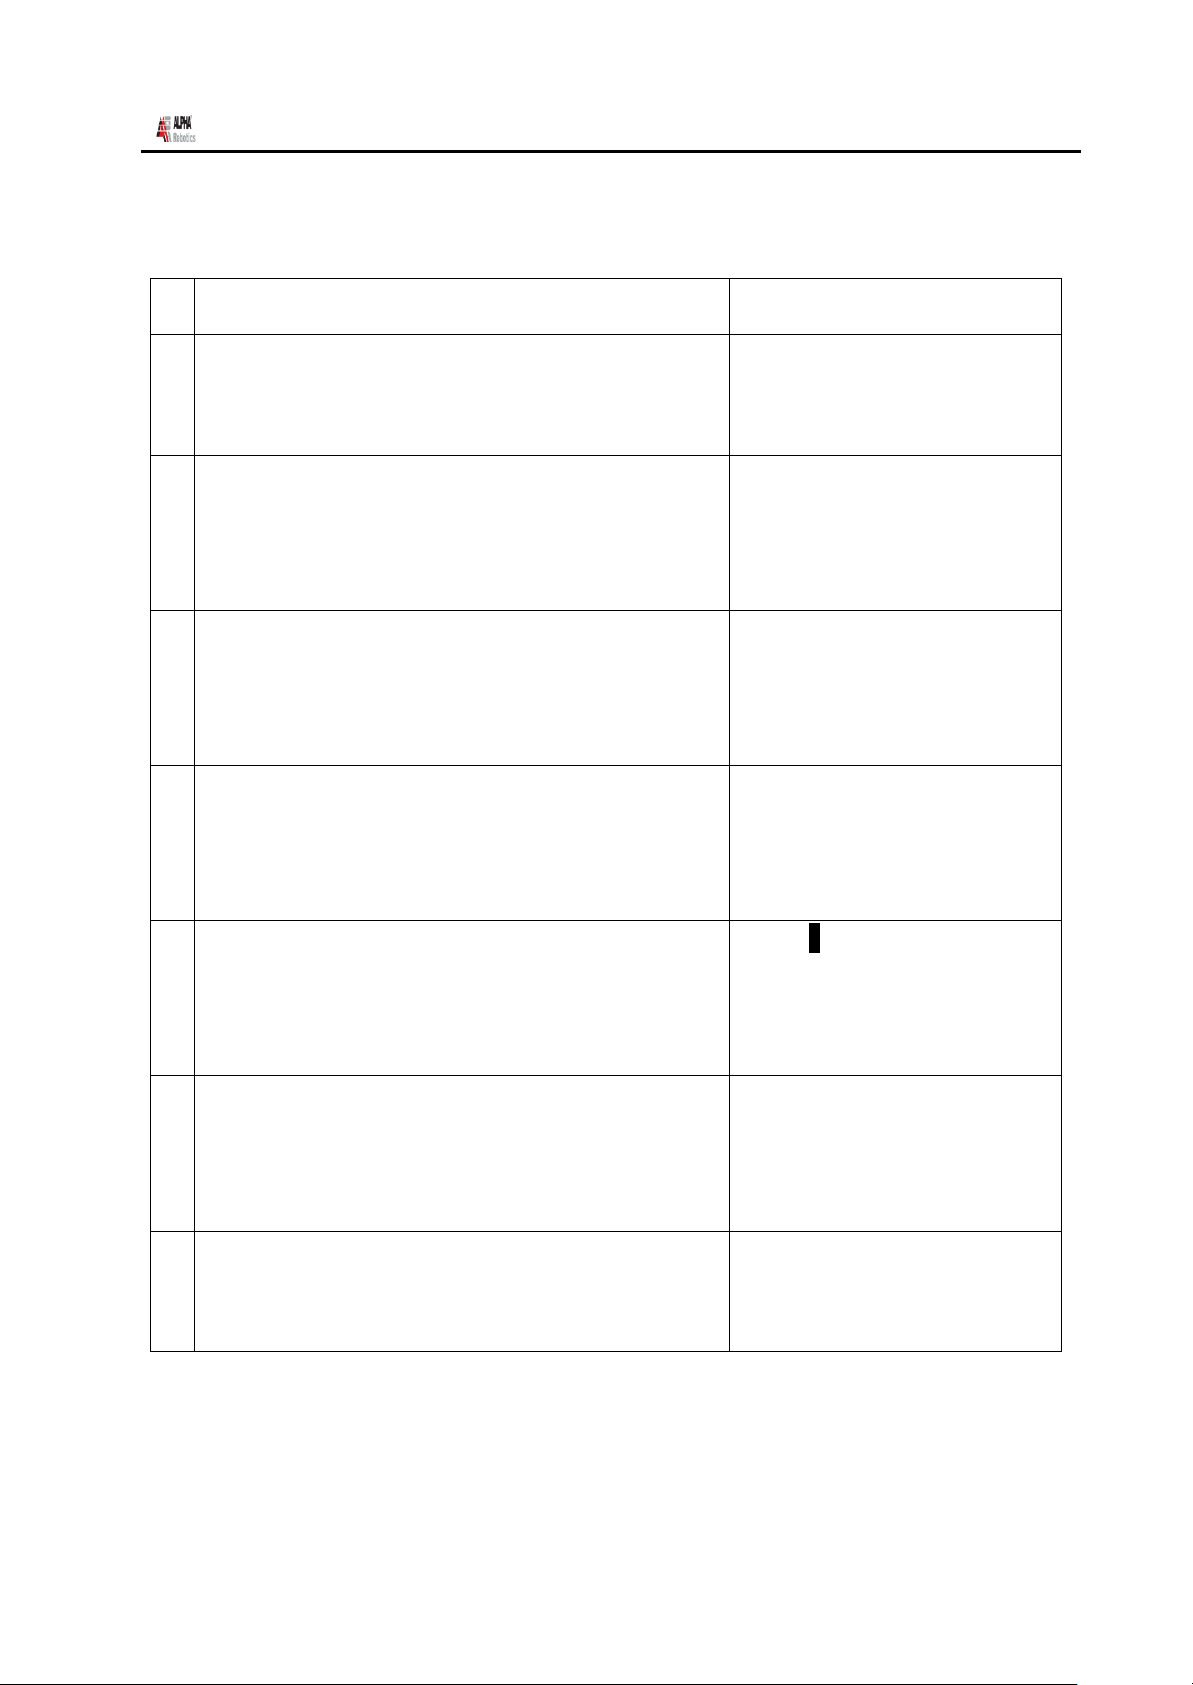
命令
画面显示
1
按菜单 1 键,进入 Page 4。
1.Plc Edit File
2.I/O Monitor
3.Set Variable
2
选择 3.Set Variable。起初显示正变数。
I0 [1 ]INT
I1 [2 ]
I2 [13 ]
I3 [2 ]
3
按 F2 显示实变数。
F0 [1.2 ]REAL
F1 [2.4 ]
F2 [13.5 ]
F3 [2.0 ]
4
按 F3 显示位置变数。
P0 [123 ]POS
[200.1 ]
[13.2 ]
[2.5 ]
5
若希望更改值,则利用数字键输入值后按 ENT
键。
P0 [223.0 ]POS
[200.1 ]
[13.2 ]
[2.5 ]
6
进入下一个画面,按 PgDn/PgUp 键。
I4 [1 ]INT
I5 [2 ]
I6 [13 ]
I7 [2 ]
7
查看特定变数时, 按 F4,并利用数字键输入变数
编号后,按 ENT 键。
Select Variable Num
Var NO[ ]
ADR系列操作手册 Rev.A Apr.2009
各变数值也可以在菜单 1 上进行设定。
- Page 70 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 71
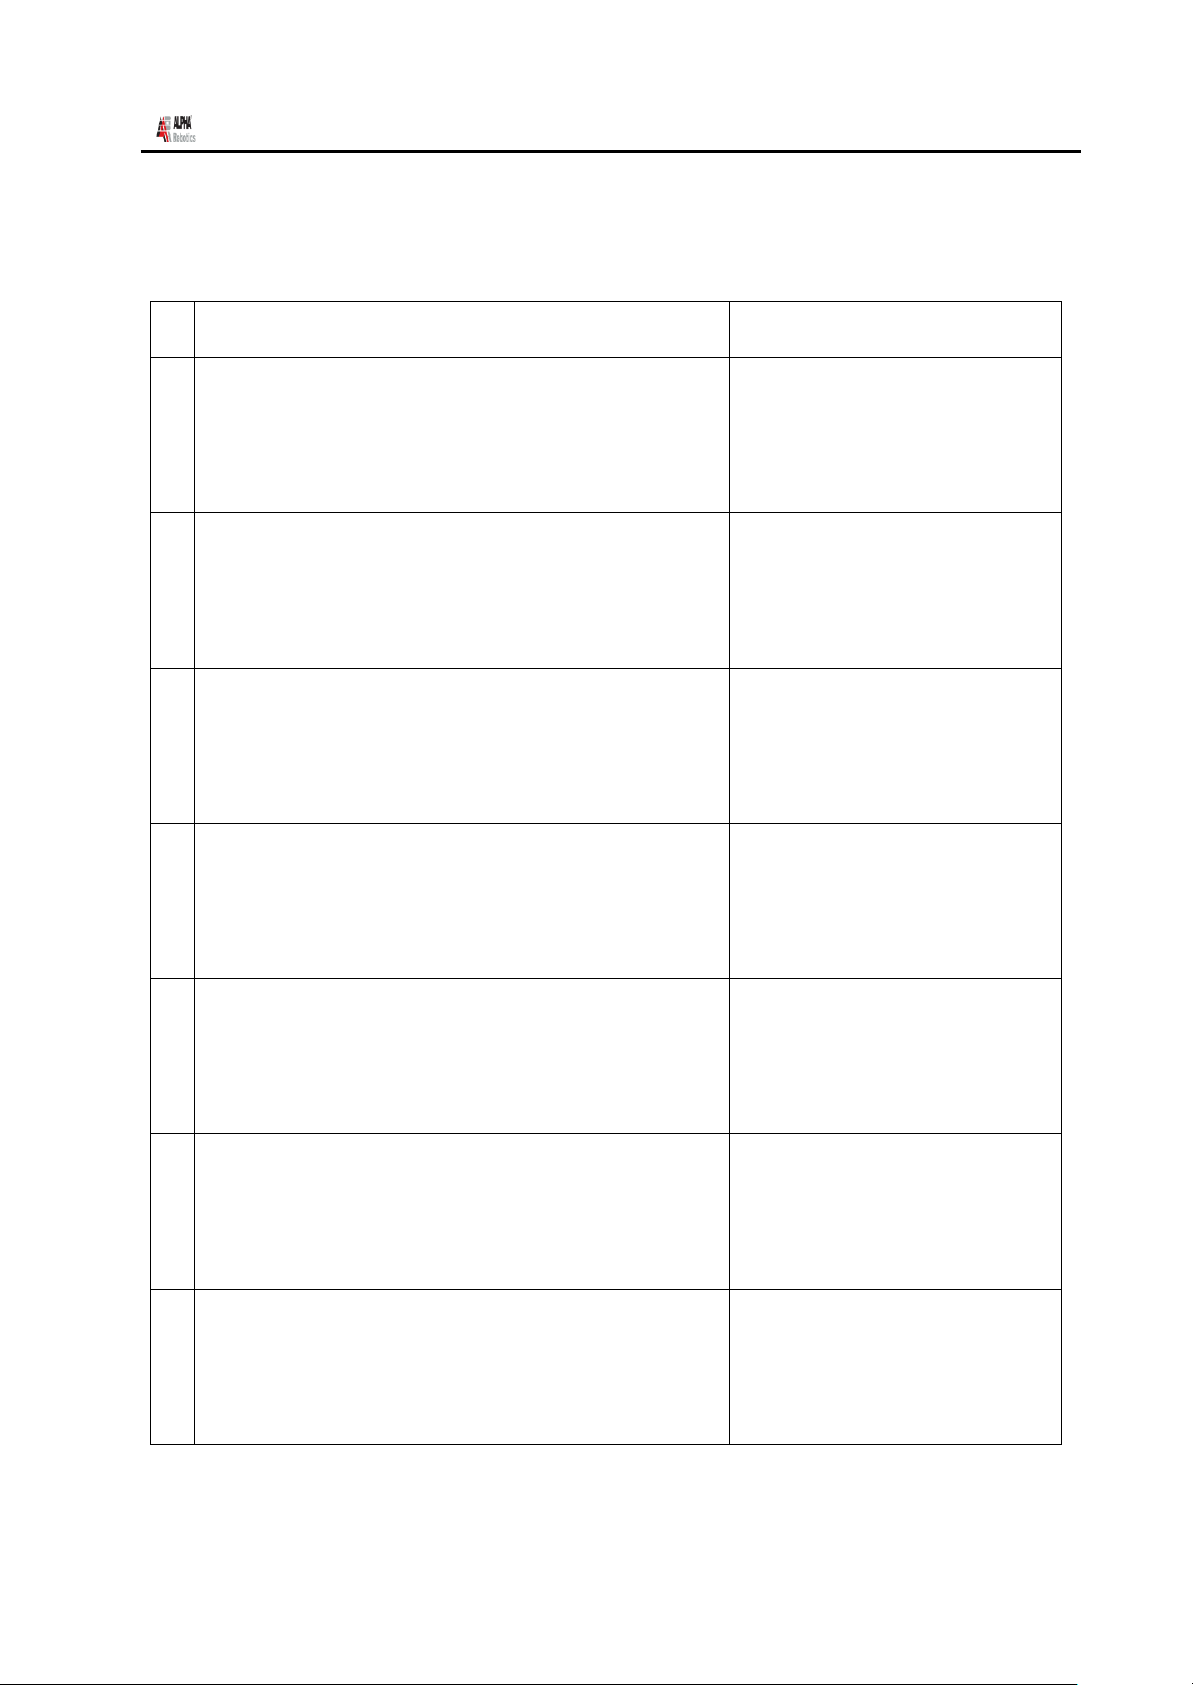
命令
画面显示
1
按 ENT 键选择 If 命令语。
if
---------------------
1. Address
2. Label
2
选择 1.Address 后,输入 address 编号。
Select Compare Type
---------------------
Input I F T
3
若将输入定为条件,则按 F1。 若使用变数,则
按 Function 键后,选择变数种 类。 (I:F2
F:F3 T:F4)
Input Number
--------------------I
[I ]
4
利用数字键输入变数编号。
Select Operator
--------------------I12
= < > !
5
选择比较运算子。
= (Equal), <(Less Than), >(Greater
than),!(Not Equal)
Select Compare Type
--------------------I12<
I F
6
选择第二个变数种类。
(I:F1 F:F2)
Input Number
--------------------I12<I
[I ]
7
利用数字键选择变数编号。
Input Number
--------------------I12<I13
[I ]
ADR系列操作手册 Rev.A Apr.2009
If 命令语也可以使用变数。
If I0 < 100
If F[I10] < 123.45
If I12 < I13
- Page 71 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 72
ADR系列操作手册 Rev.A Apr.2009
3. 设置菜单
以下是按 F1:SETUP 键时的命令语目录。这些功能用于设定吐出条件。
3.1. Line Speed
设定直线速度 LINE SPEED。另外,运行其他 Line Speed 命令语之前设定速度不变。
3.2. Line Dispense Setup
设定直线涂敷条件 LINE DISPENSE SETUP。设定起始位置上的等待时间 (‘head’ time)
和结束点上的等待时间 (‘tail’ time)以及涂敷结束距离 (‘length)。 此设定值在变更
前为止保持不变。
详情请参考第 5 章:3 Line Dispense Setup。
3.3. Point Dispense Setup
设定点涂条件 POINT DISPENSE SETUP。设定点涂时间(‘disp’ time)和点涂结束后
等待时间(‘tail’ time)。 设定
的值在变更前为止保持不变。
3.4. Dispense End Setup
设定涂敷结束上升条件 DISPENSE END SETUP。 结束后设定低速上升距离和低速上升速度以
及高速上升速度。 设定的值在变更前为止保持不变。
详情请参考第 5 章:1Disp End Setup。
- Page 72 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 73
ADR系列操作手册 Rev.A Apr.2009
3.5. Z Clearance
Z Clearance 设定在涂敷结束后为避开障碍物而上升的位置值。
设定的值在变更前为止保持不变。
以上请参考第 5 章:1. Dispense End Setup 和第 5 章:2. Z Clearance。
3.6. X/Y Move Speed
X/Y Move Speed 设定从一个涂敷位置向其他涂敷位置移动时的 X,Y 轴的速度。
3.7. Z Move Speed
Z Move
Speed
设定从一个涂敷位置向其他涂敷位置移动时的 Z 轴的速度。
3.8. Home Position
Home Position 可使使用者变更 home position 的位置。home position 指程序结束后,
喷嘴移动并等待的位置。
为变更 home position,将机器人移动到所希望的位置, 按 Setup 键,选择
PgDn
+10
后,再
选择 Home Position。
- Page 73 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 74
ADR系列操作手册 Rev.A Apr.2009
3.9. Retract
Retract 功能是为线涂的收尾处理而使用的功能。此功能使喷嘴直到曾涂敷的路线的一定高
度为止反方向运行。 此功能在涂敷粘性强的溶液时,在涂敷面上方
留下溶液的结尾部分。
详情请参考第 5 章:4.Retract。
3.10. Auto Purge
Auto Purge 功能防止溶液凝固。如果运用机器人期间,在 home 位置上“Wait time”内无
任何吐出,则在“Purge time”内自动吐出。
- Page 74 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 75
HexaDecimal
Value
Output
Status
(1 = on, 0 =
OFF)
Bit31
Bit 0
0
0000
0000
0000
0000
0000
0000
0000
0000 1
0000
0000
0000
0000
0000
0000
0000
0001 2
0000
0000
0000
0000
0000
0000
0000
0010 4
0000
0000
0000
0000
0000
0000
0000
0100 8
0000
0000
0000
0000
0000
0000
0000
1000 A
0000
0000
0000
0000
0000
0000
0000
1010 B
0000
0000
0000
0000
0000
0000
0000
0000
AAAA
0000
0000
0000
0000
1010
1010
1010
1010
555555
0000
0000
0101
0101
0101
0101
0101
0101
ADR系列操作手册 Rev.A Apr.2009
4. 菜单 1
4.1. Program Name
Program Name 在当前程序上设定名称。名称设定后,在运行模式上显示所选择的程序的名
称。
4.2. Z Axis Limit
程序执行时,在 Z 轴的高度上设定限制。
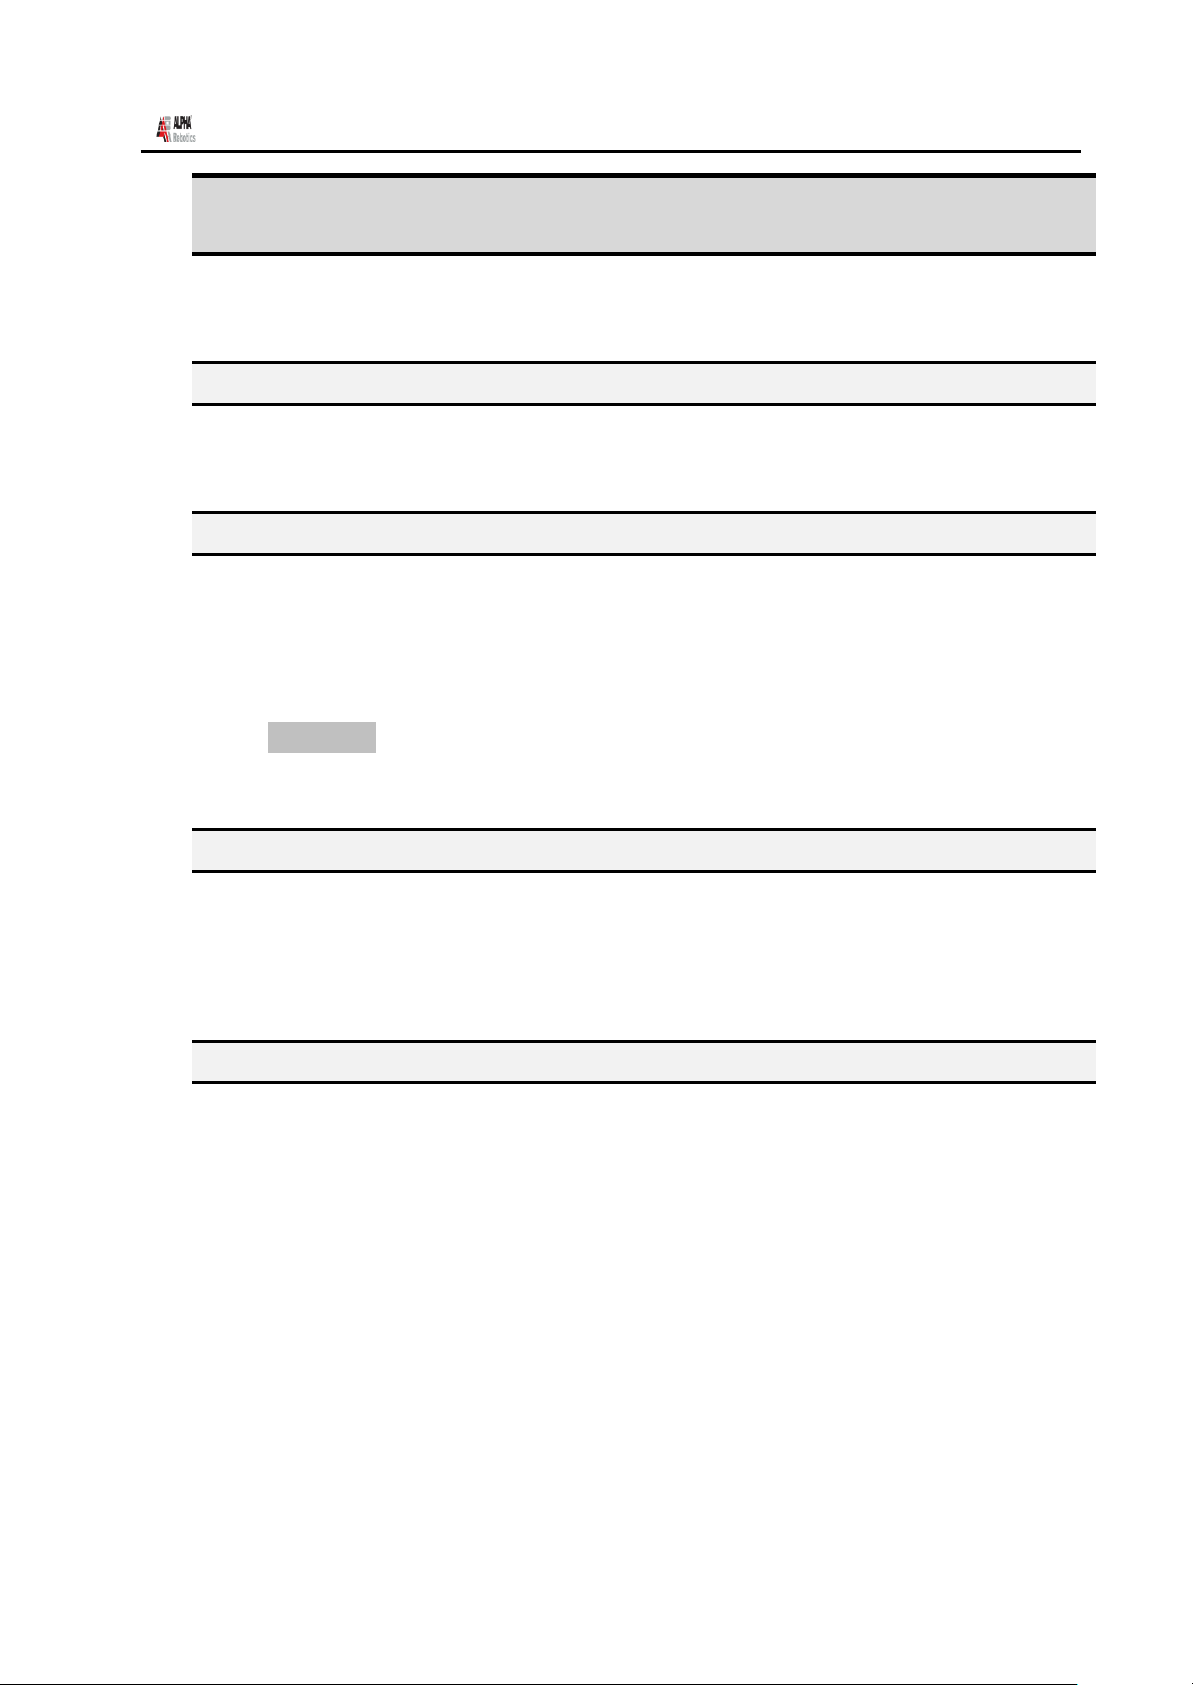
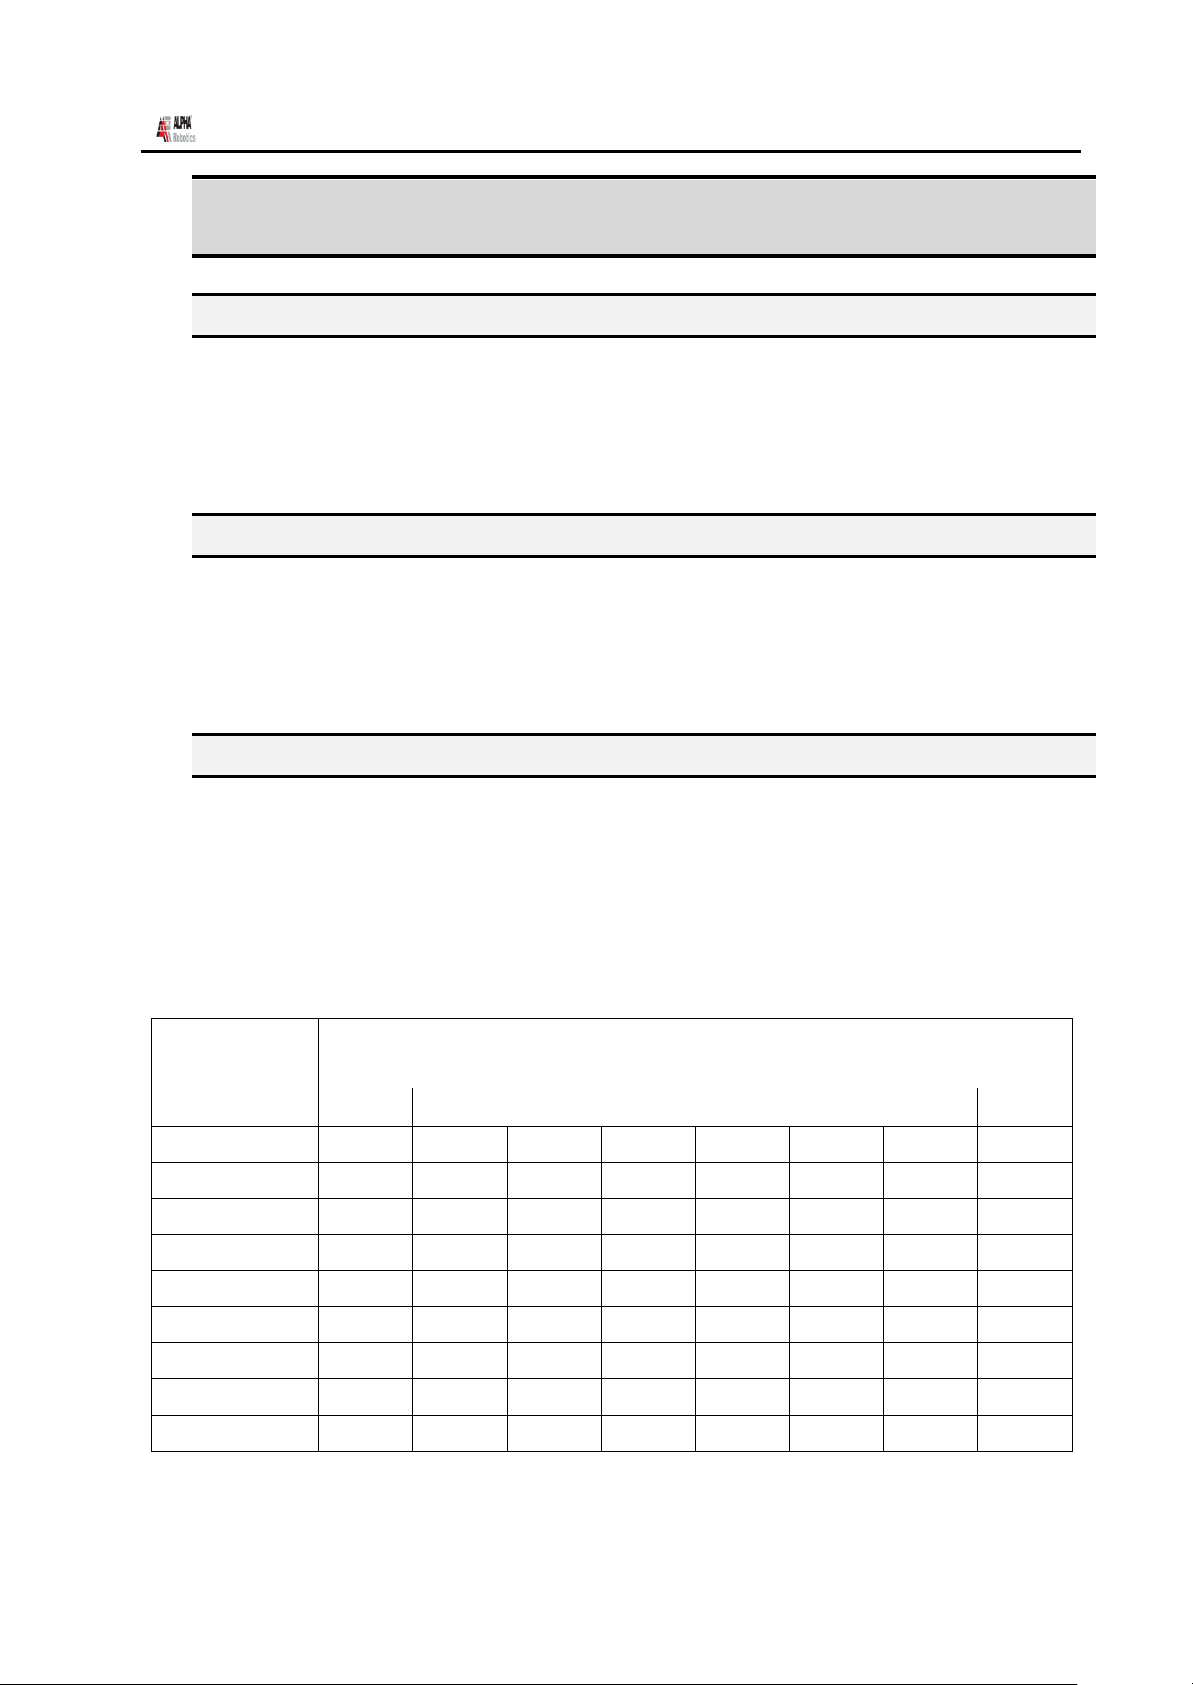
4.3. Initial Output
Initial Output 在每次程序开始初期设定输出的状态。
Initial Output 以 8 个字节,16 对数 Hexa 值显示 32 个输出。
例如
- Page 75 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 76
命令
画面显示
1
在运行模式上按 F3。
2
选择 2 .cycle counter。
3
Cycle Counter 复位。
ADR系列操作手册 Rev.A Apr.2009
4.4. Cycle Counter
运行模式时,画面上显示当前程序的执行次数。
Cycle Counter: X
在运行模式上,按菜单 1, Cycle Counter.,能使值回零。
在 Teach 模式上,选择菜单 1, Cycle
Counter
.,输入特定值,有可能限制程序执行次数。
在运行模式上,若程序执行次数达到设定值,则显示 Counter Full! ,移动键不工作。若
希望重新执行程序,必须将 Cycle Counter 复位,其过程如下。
4.5. Set Password
设定防止变更机器人程序的 Password。
4.6. Jog Speed
设定 Jog 速度。
4.7. Run Mode
模式变更时,设定是否变更为 Standalone mode (Run Mode),还是变更为 Slave
mode。Slave mode 为 RS232,是与 PC 通信的模式。
- Page 76 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 77
ADR系列操作手册 Rev.A Apr.2009
4.8. Adjust Position
为校准原点,设定校准标准位置。
4.9. Parameter
设定参数。
4.10. Resume
程序执行中断后,重新开始时,设定从程序起始开始执行还是继续进行此前作业。
若 Resume 设定为 2.
Yes
,则重新开始时继续执行程序。
若设定 1. No,则重新开始时,程序从起始开始重新执行。
基本值是 1. No。
4.11. Origin Searching
使机器人执行查找原点。
4.12. Hour Meter
显示当前为止的控制器的运营时间和机器人的移动时间。
4.13. PLC File Edit
制定/编辑 PLC 文件。详情请参考第 7 章:PLC。
- Page 77 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 78
ADR系列操作手册 Rev.A Apr.2009
5. 菜单 2
5.1. Point Utility
5.1.1. MDI Mode
MDI Mode 可利用数字键变更各存储器地址的位置值。
利用▲/-1, ▼/+1 键,移动到所希望的存储器地址后,按 ENT。 光标出现在 X 位置值时,
利用数字键输入新的位置值后按 ENT。这时光标向 Y 位置值移动。输入所有轴的值后按
ENT,光标自动消失。
5.1.2. Numerical Move
利用数字键输入位置值后,使机器人移动到相应位置。
5.1.3. Save Temp Point
将当前位置保存到 1–9 号为止的位置变数。保存的值用于位置校准。
详情请参考第 6 章:5.2.3Relocate Data.。
5.1.4. Retrieve Temp Point
机器人向在 Save Temp Point 上保存的位置移动。
- Page 78 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 79
命令
画面显示
1
按菜单 2 后,选择 2 Group Utility 的 1
Group Edit, 将准备编辑的集团存储器地址的起
始 地址输入到 From ,将最后地址输入到 To。
GROUP EDIT
FROM:░
TO :
(0 <-> 2999)
2
将 1 输入到
From
后,按 ENT。
将 20 输入到
To
后,按 ENT。
GROUP EDIT 1-20
1.Copy 4.Line SP
2.Delete 5.Disp.TM
3.Move 6.Offset
3
显示 Group Edit 菜单。
选择 1 Copy。
GROUP COPY
SOURCE 1-20
Destination:
4
将准备复制的地址输入到 destination。
为在 21 号地址上进行设定,输入 21 后,按 ENT。
GROUP COPY
SOURCE 1-20
Destination:21
1.Yes 2.No
5
显示确认是否复制的句子。若选择 1 Yes,结束复
制。
ADR系列操作手册 Rev.A Apr.2009
5.2. Group Utility
5.2.1. Group Edit
Group Edit 用于编辑使用者指定的集团的数据。复制、删除、移动指定的集团存储器地址
或变更 y line speed、dispense times 等,并在位置值上外加 X Offset, Y offset, Z
Offset。
5.2.1.1.
Copy
例如,将 1–20 号的存储器地址复制成 21 - 40 号的情况。
- Page 79 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 80
命令
画面显示
1
按菜单 2 后,选择 2 Group Utility 的 1 Group
Edit, 将准备编辑的集团存储器地址的起始 地址
输入到 From ,将最后地址输入到 To。
GROUP EDIT
FROM : ░
TO :
(0 <-> 2999)
2
将 15
输入到 From 后
,按 ENT。
将 25
输入到 To 后
,按 ENT。
GROUP EDIT 15-25
1.Copy 4.Line SP
2.Delete 5.Dispen.TM
3.Move 6.Offset
3
显示
Group Edit 菜单。
选择 2 Delete。
GROUP DELETE
SOURCE 15-25
SELECT
1. Yes 2.No
4
显示确认是否删除的句子。若选择 1 Yes,结束删
除。
ADR系列操作手册 Rev.A Apr.2009
5.2.1.2.
Delete
例如,删除 15–25 号的存储器地址的情况。
- Page 80 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 81
命令
画面显示
1
按菜单 2 后,选择 2 Group Utility 的 1 Group
Edit, 将准备编辑的集团存储器地址的起始 地址
输入到 From ,将最后地址输入到 To。
GROUP EDIT
FROM: ░
TO :
(0 <-> 2999)
2
将 10
输入到 From 后
,按 ENT。
将 20
输入到 To 后
,按 ENT。
GROUP EDIT 10-20
1.Copy 4.Line SP
2.Delete 5.Dispen.TM
3.Move 6.Offset
3
显示
Group Edit 菜单。
选择 3 Move。
GROUP MOVE
SOURCE 10-20
Destination:1
4
将准备移动的地址输入到 destination。
为在 50 号地址上进行设定,输入 50 后,按 ENT。
GROUP MOVE
SOURCE 10-20
Destination:50
1.Yes 2.No
5
显示确认是否移动的句子。若选择 1 Yes,结束移
动。
ADR系列操作手册 Rev.A Apr.2009
5.2.1.3.
Move
例如,将 10–20 号的存储器地址移动成 50 - 60 号的情况。
- Page 81 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 82
命令
画面显示
1
按菜单 2 后,选择 2 Group Utility 的 1
Group Edit, 将准备编辑的集团存储器地址的
起始地址输入到 From ,将最后
地址输入到 To。
GROUP EDIT
FROM: ░
TO :
(0<-> 2999)
2
将 1
输入到 From 后
,按 ENT。
将 200
输入到 To 后
,按 ENT。
GROUP EDIT 1-200
1.Copy 4.Line SP
2.Delete 5.Dispen.TM
3.Move 6.Offset
3
显示
Group Edit 菜单。
选择 4.Line SP。
GROUP LINE SP
Multiple Value:
4
画面上显示为变更直线速度的倍率输入窗口。
例如,增加 20%的倍率是 1.2。
减少 20%的倍率是 0.8。
为输入倍率 1.2,输入 1.2 后,按 ENT。
GROUP LINE SP
Multiple Value:1.2
SELECT
1.Yes 2.No
5
显示确认是否变更的句子。若选择 1 Yes,速度
增加 20%。
ADR系列操作手册 Rev.A Apr.2009
5.2.1.4.
Line SP (Line Speed)
准备将 1–200 地址之间的直线速度增加 20%。
- Page 82 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 83
命令
画面显示
1
按菜单 2 后,选择 2 Group Utility 的 1 Group
Edit, 将准备编辑的集团存储器地址的起始 地址
输入到 From ,将最后地址输入到 To。
GROUP EDIT
FROM: ░
TO :
(0 <-> 2999)
2
将 1
输入到 From 后
,按 ENT。
将 200
输入到 To 后
,按 ENT。
GROUP EDIT 1-200
1.Copy 4.Line SP
2.Delete 5.Dispen.TM
3.Move 6.Offset
3
显示
Group Edit 菜单。
选择 5. Dispen.TM。
GROUP DISPENSE TM
Multiple Value:
4
画面上显示为变更吐出时间的倍率输入窗口。
例如,增加 15%的倍率是 1.15。
减少 15%的倍率是 0.85。
为输入倍率 1.15,输入 1.15 后,按 ENT。
GROUP DISPENSE TM
Multiple Value:1.15
SELECT
1.Yes 2.No
5
显示确认是否变更的句子。若选择 1 Yes,吐出时
间增加 15%。
ADR系列操作手册 Rev.A Apr.2009
5.2.1.5.
Dispen.TM (Dispense Time)
准备将 1–200 地址之间的 dispensing times(Point Dispense Setup)增加 15%。
- Page 83 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 84
命令
画面显示
1
按菜单 2 后,选择 2 Group Utility 的 1 Group
Edit, 将准备编辑的集团存储器地址的起始 地址
输入到 From ,将最后地址输入到 To。
GROUP EDIT
FROM: ░
TO :
(1 <-> 1000)
2
将 1
输入到 From 后
,按 ENT。
将 200
输入到 To 后
,按 ENT。
GROUP EDIT 1-200
1.Copy 4.Line SP
2.Delete 5.Dispen.TM
3.Move 6.Offset
3
显示
Group Edit 菜单。
6.
Offset
选择。
GROUP OFFSET1-200
X Offset: mm
X Offset: mm
Z Offset: mm
4
画面上显示为输入 X, Y, and Z offset 值的窗
口。
为向 XOffset 输入 15mm,输入 15 后,按 ENT。.
Y,Z Offset 设为 0 后,再次按 ENT。
GROUP OFFSET1-200
SELECT:
1.Yes 2.No
5
显示确认是否变更的句子。若选择 1 Yes,选择部
分内的 X 位置值增加 15mm。
ADR系列操作手册 Rev.A Apr.2009
5.2.1.6.
Offset
Offset 功能将程序上保存的位置值变更到使用者制定的值。
准备将 1–200 地址之间 X 轴的位置增加 15mm。
- Page 84 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 85
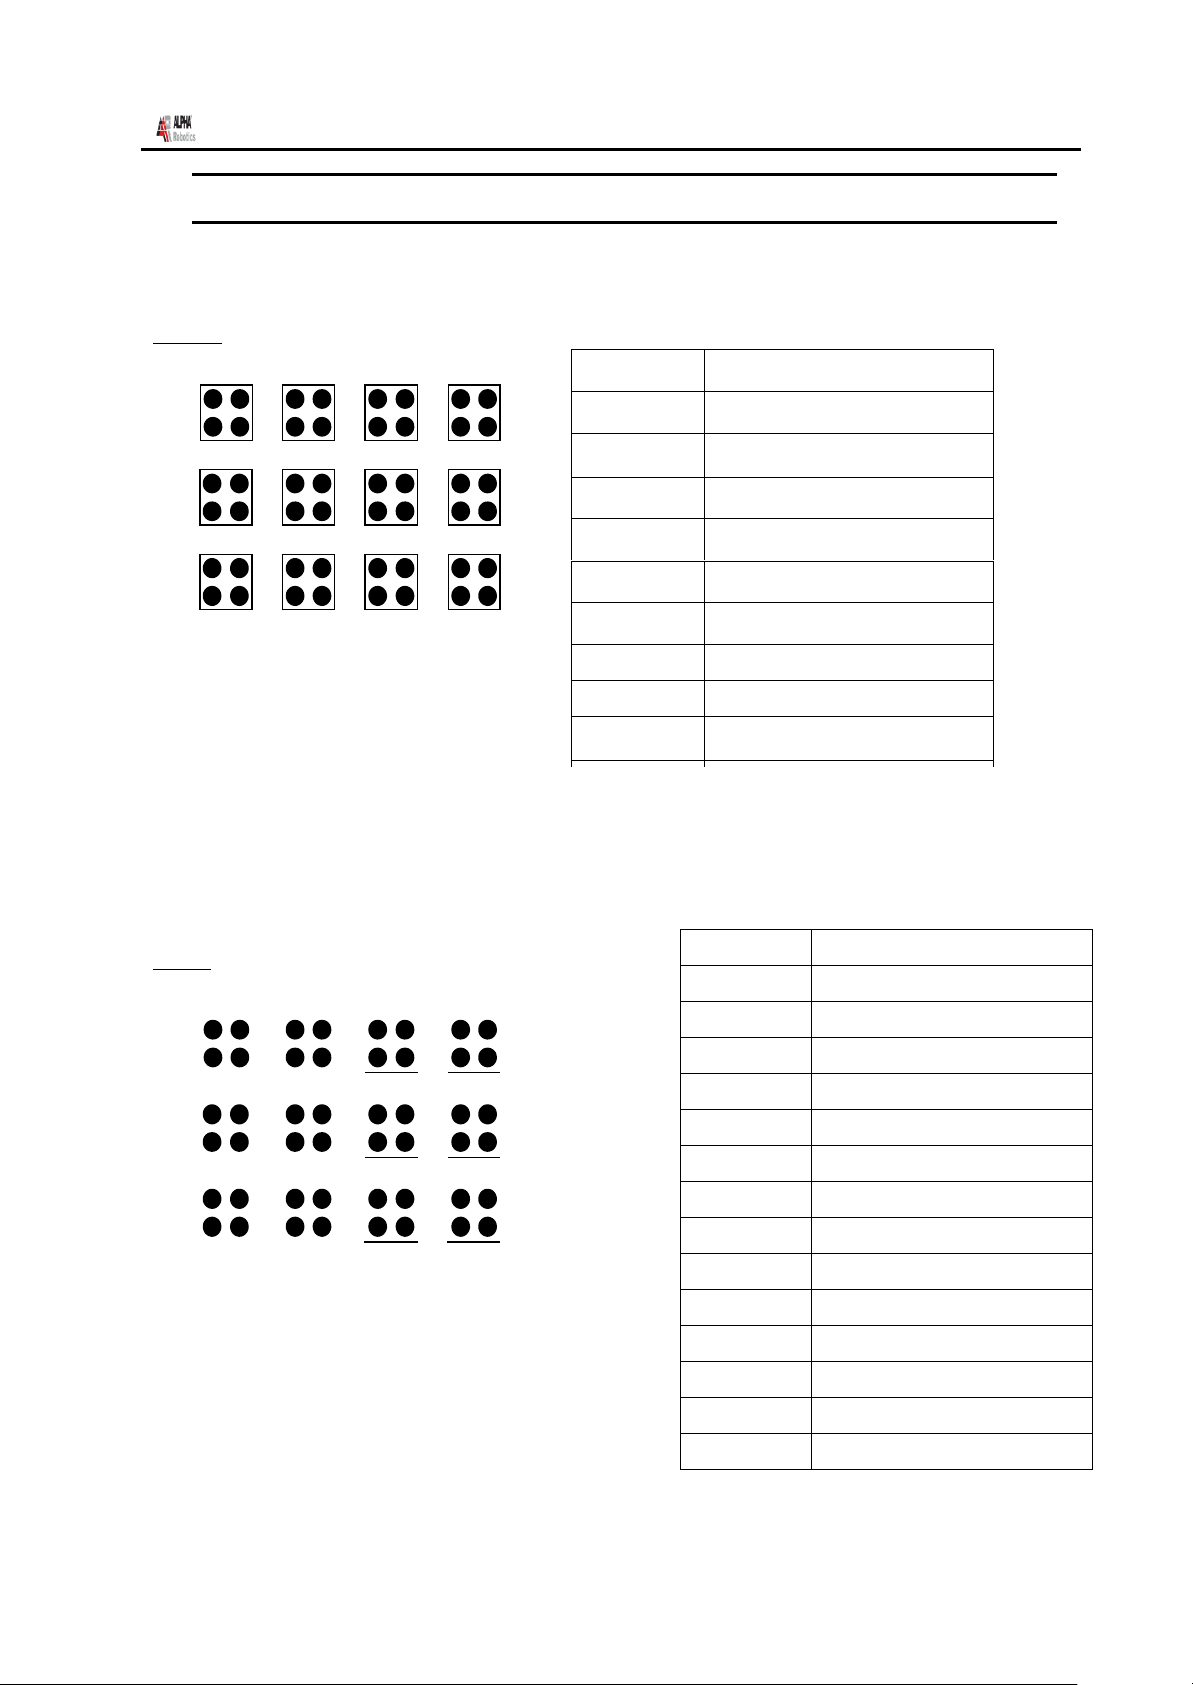
Address
Instruction
1
Dispense End Setup
2
Z Clearance
3
Point Dispense Setup
4
Dispense Point
5
Dispense Point
6
Dispense Point
7
Dispense Point
8
Step & Repeat X, Addr=4
9
End Program
Address
Instruction
1
Dispense End Setup
2
Z Clearance
3
Point Dispense Setup
4
Dispense Point
5
Dispense Point
6
Dispense Point
7
Dispense Point
8
Dispense Point
9
Dispense Point
10
Dispense Point
.
.
51
Dispense Point
52
End Program
End Program
52 个)
After:
1
2
3
4
8
7
6 5
9
10
11 12
ADR系列操作手册 Rev.A Apr.2009
5.2.2. Expand Step &
Repeat
Expand Step & Repeat 将 step and repeat 命令的结果扩大到实际存储器地址。 例如,已
制定如下程序的情况:
Before:
1 2 3 4
8 7 6 5
9 10 11 12
原程序由 9 个存储器地址组成。
如果使用者在 8 号存储器地址显示的状态下,选择菜单 2àGroup Utilityà Expand Step
& Repeat,则 8 号存储器地址扩大到 44 个位置,程序的总存储器地址数达到 51 个
- Page 85 -
© 2009 ALPHA ROBOTICS.CO., LTD.
。(包括
Page 86
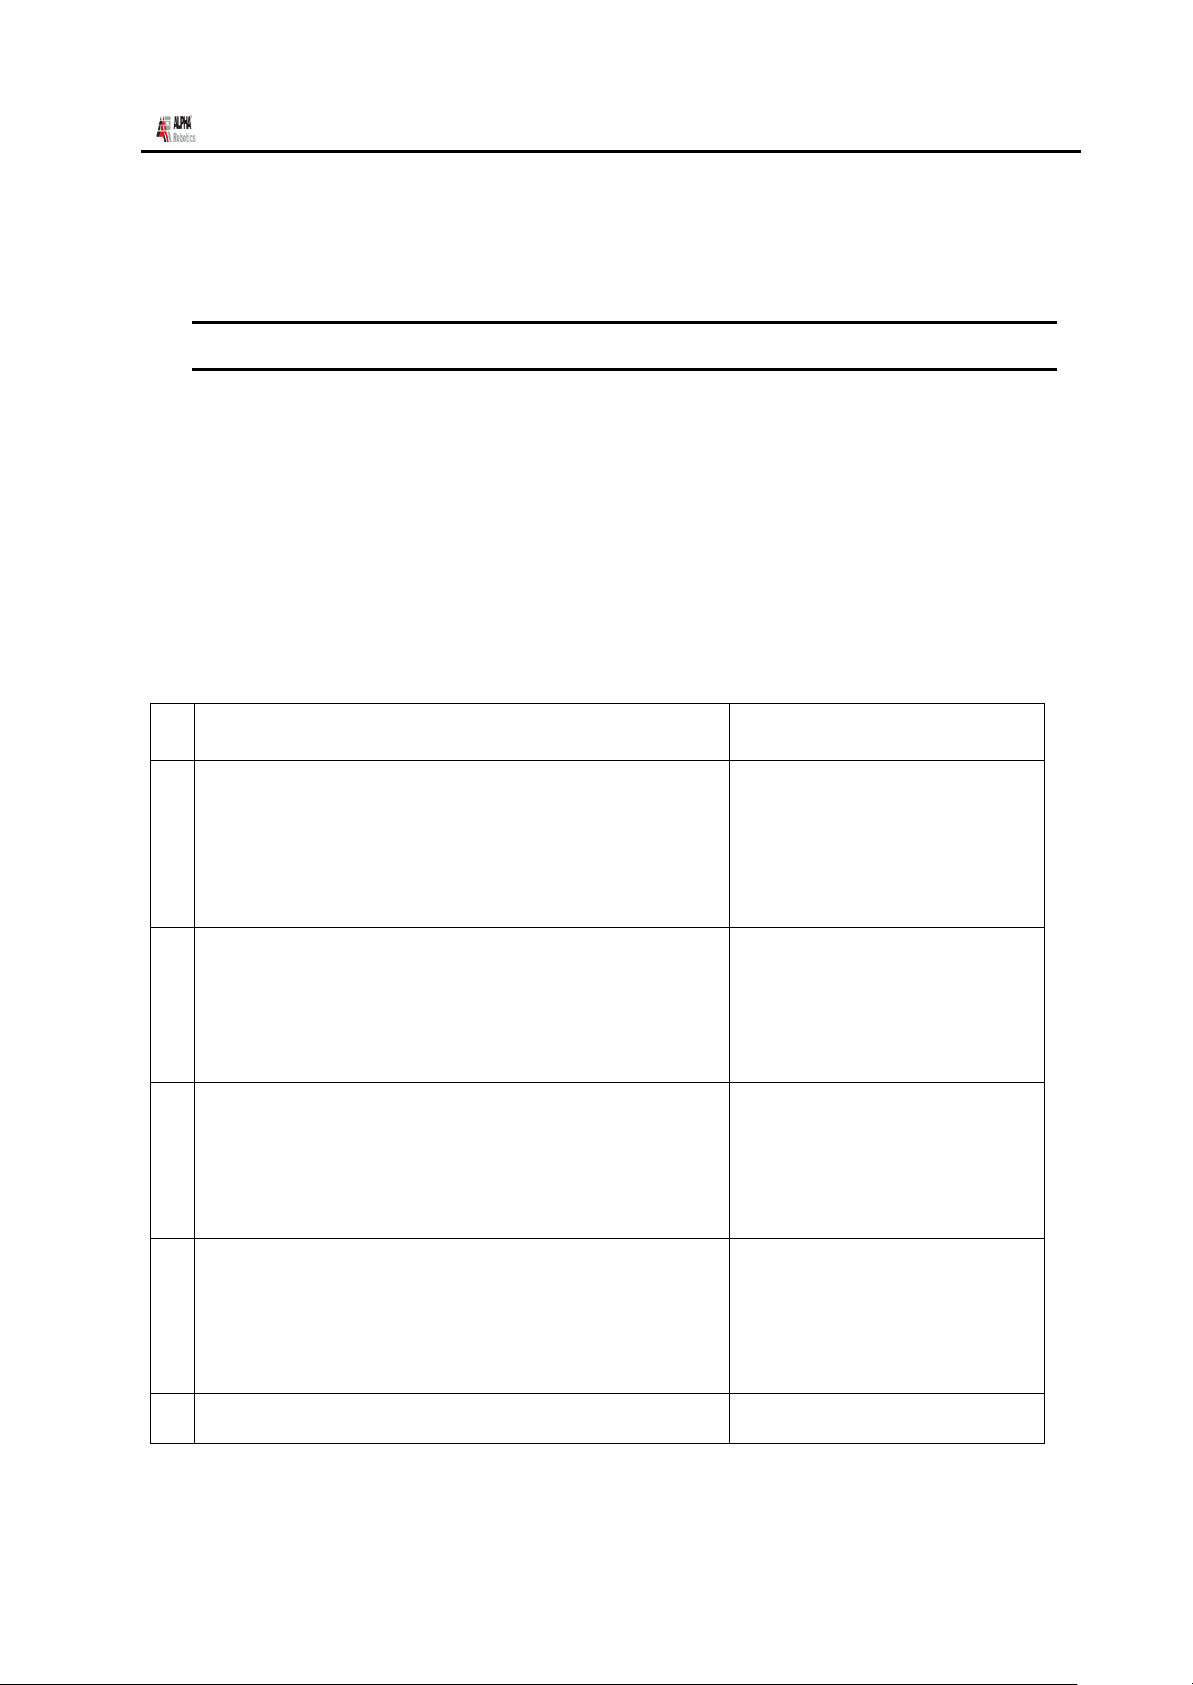
命令
画面显示
1
3 号存储器地址的位置为第一个基准点, 4 号存
储器地址的位置为第二个基准点的情况。
向 3 号存储器地址移动。
2
利用 Jog 键,将喷嘴移动到新的第一个基准点。
ADDR:3 PROG:20
Line Start
X:100.00 Y:12.54
Z:23.65 R:
3
按 Setup 键后, 为保存当前位置和地址编号,选
择 Adjust point#1。 当前的位置保存于临时位
置 #1。
--------------------Adjust Positon 1
Saved
----------------------
4
向 3 号存储器地址移动。
ADDR:4 PROG:20
Line Passing
X:200.00 Y:112.54
Z:23.65 R:
5
利用 Jog 键,将喷嘴移动到新的第二个基准点。
ADR系列操作手册 Rev.A Apr.2009
通常,在空间上不进行扩大有利于进行扩大,但是需要修改一些要素时,Expand Step &
Repeat 功能有用。
5.2.3. Relocate Data
Relocate Data 功能是求得基准位置和当前位置的 X offset、Y offset、Z offset 与
旋转值,并校准当前所有位置功能。 例如,对象物的位置已变更时,程序内的位
置值可自动进行校准以符合新位置。
Relocate Data 功能为进行计算需要 2 个基准点。两个基准点应为程序内保存的位置。例
如,对象物的位置已发生变更时:
- Page 86 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 87
命令
画面显示
5
按 Setup 键后,为保存当前位置和地址编号,选
择 Adjust point#2.。 当前的位置保存于临时位
置#2。
--------------------Adjust Positon 2
Saved
----------------------
6
在运行模式上,按菜单 1 后,选择 2.Adjust
Position。
1.All Points
2.Some Points
SELECT:
7
选择 1 All Points。
--------------------Point Relocated
---------------------
8
求得 X offset, Y, offset, Z offset 和旋转
角,程序内的位置值得到校准。
ADR系列操作手册 Rev.A Apr.2009
- Page 87 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 88
命令
画面显示
1
利用 Jog 键将喷嘴移动到基准点或者倘若是已保
存的位置,则按 Move 键将喷嘴移动到相应位置。
2
按菜单 1,并选择下页的 4.ADJUST POSITION
后,保存当前位置。
命令
画面显示
1
在示教模式上,按菜单 2 后选择 2 Group Utility
菜单。
1.Group Edit
2.Expand Step&Repeat
3.Relocate Data
4.Adjust Origin
2
选择 4 Adjust Origin。
Move to First Point
Press Any Key
ADR系列操作手册 Rev.A Apr.2009
5.2.4. Adjust Origin
曾使用过的喷嘴更换为新喷嘴时,程序内的各个作业位置与过去相比较将发生改变。
ECONO/EASY 系列具有在更换喷嘴时,修改 Offset 值,校准各个作业位置的功能。
基准点应存在于作业物上方的某一点。基准点应存在于程序内的存储器地址上。
此作业在首次制定程序时进行一次即可。
已更换喷嘴时,按如下过程校准位置值。
- Page 88 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 89
命令
画面显示
3
按任意键。喷嘴在 Adjust Position 上向曾保存
的基准点移动。如果喷嘴与过去的喷嘴不同,就
可以看到喷嘴的位置与过去不同。
Adjust the First Point
4
将喷嘴移动到作为基准点的正确位置。若位置正
确,则按 ENT。
程序内的所有位置将根据新喷嘴得到校准。
1. Copy
将当前程序复制到其他程序。
2. Delete
删除当前程序。
ADR系列操作手册 Rev.A Apr.2009
5.3. Program Utility
打开 Program utility 菜单。Program Utility 菜单具有两种功能。
5.3.1. Copy Program / Delete Program
5.4. Memory Utility
5.4.1. Delete Memory
删除所有程序。
- Page 89 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 90
ADR系列操作手册 Rev.A Apr.2009
第 7 章:
- Page 90 -
PLC
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 91
命令
画面显示
1
Turn On the controller
PROG:00 AUTO
Press Move Key
Cycle Counter:0
Mode PLC Clear Exit
2
按菜单 2 后,变更 Mode。
------------------Press Home Key
To Find Origin
-------------------
3
按 Home,则移动到 home 位置。
ADDR:0 PROG:00
EMPTY
X:0 Y:0
Z:0 R:0
ADR系列操作手册 Rev.A Apr.2009
1. PLC
file
的制定
在本产品中可以使用内置的简易 PLC 功能。为使用 PLC,应制定并执行 PLC 文件,PLC 程序
最多可制定 10 个。
在当前 PLC 上可使用的接点如下所示。
S: System Input S0~S23
X: General Input X0~X31
Y: General output Y0~Y31
M: Internal contact I/O M32~M352
T: Timer 64 ,Set from 1 to 9999
C: Counter 64, Set from 1 to 9999
B: 16 bit Register (Nonvolatile Memory) B0~B1023
D: 16 bit Register (Volatile Memory) D0~D255
H: System Control Contact H0~H31
简易 PLC 的 sampling time 为 30msec。
制定文件过程如下。
- Page 91 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 92
命令
画面显示
4
按菜单 1 后,重复按 PgDn,移动到 page 4。然后
选择 1。
PLC FILE NO [ ]
5
从 0 到 9 中,例如输入 1 后,按 ENT。
ADDR:0 PLC_1 i
EDIT GROUP
6
按 F1/Setup 后,选择 EDIT。
ADDR:0 PLC_1 i
PROG CTRL MV DMV
7
按 F1、F2、菜单 1、菜单 2 键,并输入各自的命令
语。
名 称
含 义
功 能
LD Load
A 接点运算开始
LDNOT
Load Not
B 接点运算开始
AND And 逻辑运算的串联连接(A 接点)
ANDNOT
AndNot
逻辑运算的串联连接(B 接点)
OR Or 逻辑运算的并联连接(A 接点)
ORNOT
Or Not
逻辑运算的并联连接(B 接点)
ANDBK
And
Block
串联连接两个 Block
ORBK
Or Block
并联连接两个 Block
MC MCS Master Control Set
MCR MCSCLR
Master Control Reset
D Data
在 Counter 和 Timer 上指定 Data 值。
SET Set 输入为 On,则将输出接点保持 On。
RST Reset
输入为 On,则将输出接点保持 Off。
ADR系列操作手册 Rev.A Apr.2009
以下是 PLC 命令语目录。
- Page 92 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 93
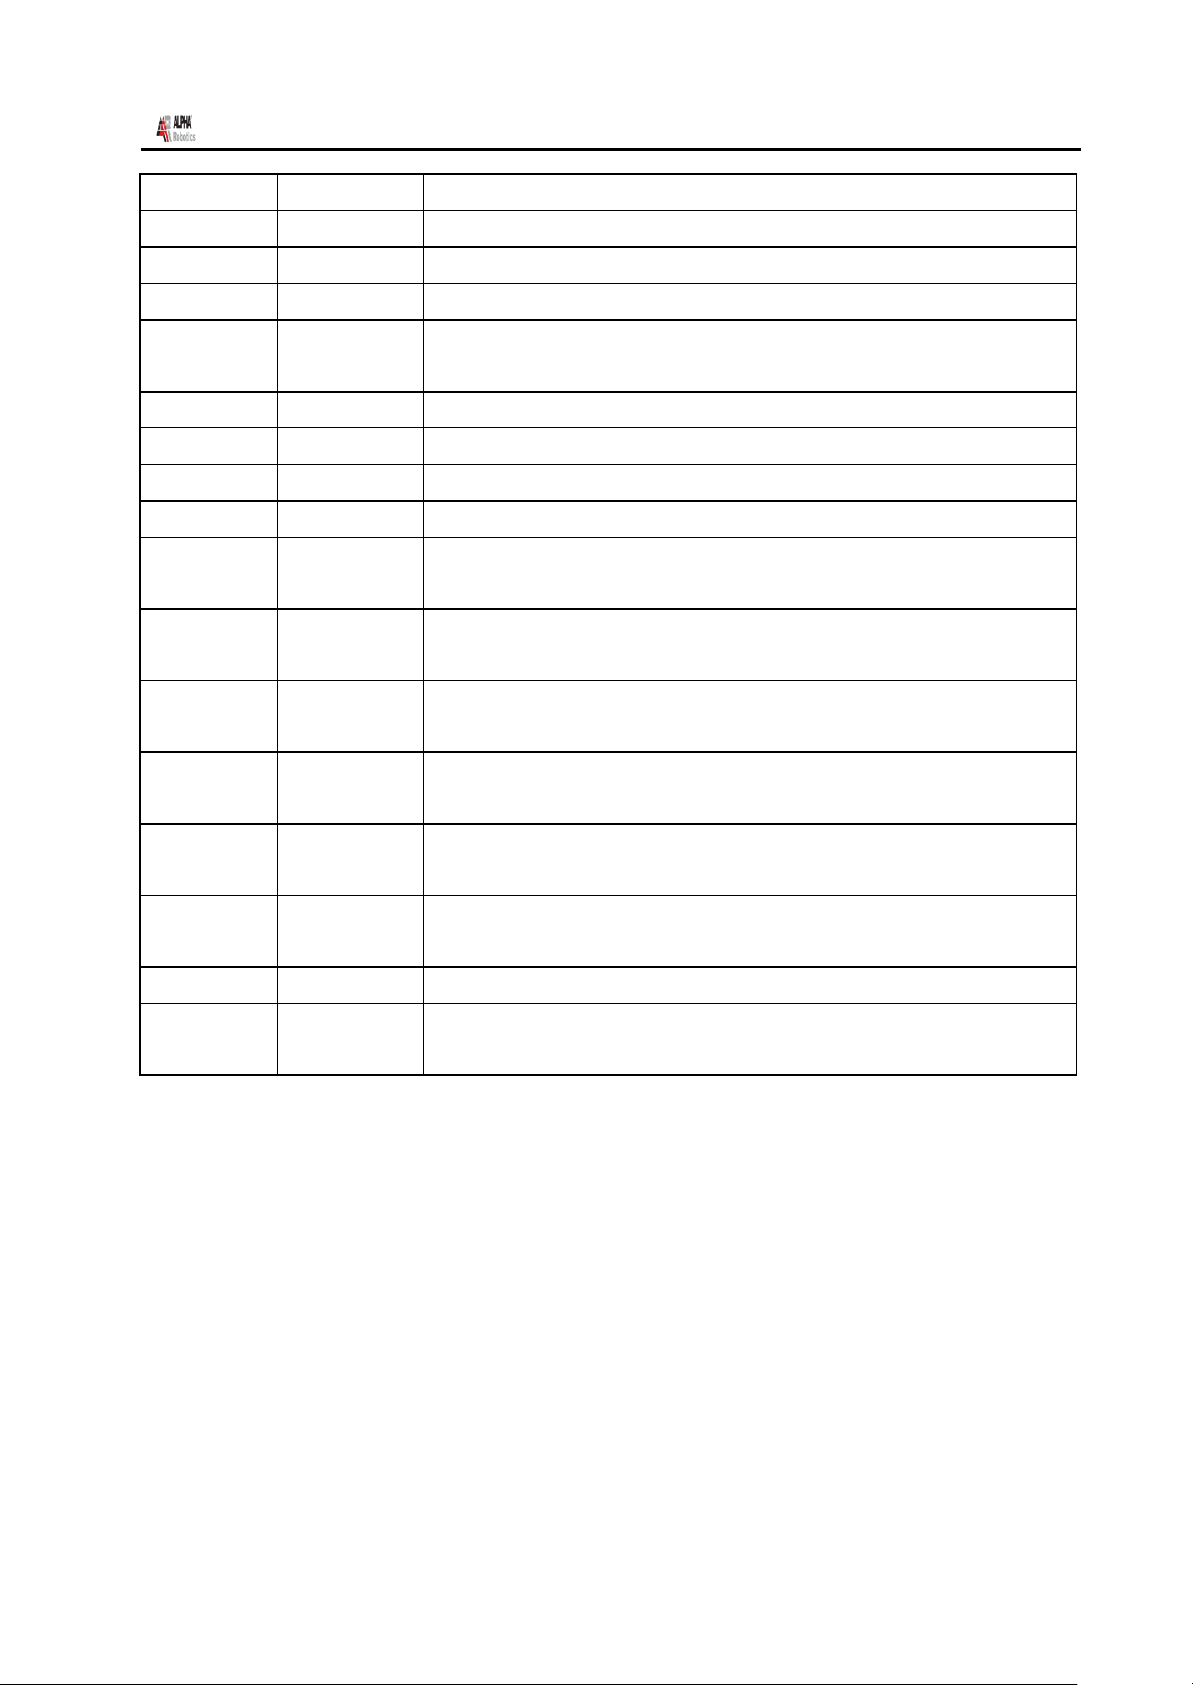
OUT Out 输出运算结果
PULSE
Pulse
若输入接点值变成 On,则输出 1 Scan Time。
PULSENOT
Pulse Not
若输入接点值变成 Off,则输出 1 Scan Time。
T Timer
用于控制时间,是 On Delay Timer。
C Counter
用于数数,是 Down Counter。若 Enable 为 Off,则当前值复
位到设定值。Count 结束后的输入无效。
MOV A B
Move data
将 A 的数据以 16 比特单位复制到 B。
DMOV A B
Move data
将 A 的数据以 32 比特单位复制到 B。
ADD A B C
Add data
将 A 和 B 以 16 比特单位相加后输入到 C。
DADD A B C
Add data
将 A 和 B 以 32 比特单位相加后输入到 C。
SUB A B C
Subtract
data
从 A 以 16 比特单位减去 B 后输入到 C。
DSUB A B C
Subtract
data
从 A 以 32 比特单位减去 B 后输入到 C。
MUL A B C
Multiply
data
将 A 和 B 以 16 比特单位相乘后输入到 C。
DMUL A B C
Multiply
data
将 A 和 B 以 32 比特单位相乘后输入到 C。
DIV A B C
Divide
data
将 A 以 16 比特单位除以 B 后的值和余数分别输入到 C 和
C+1。
DIV A B C
Divide
data
将 A 以 32 比特单位除以 B 后的值和余数分别输入到 C 和
C+1。
LSR A B C
Left Shift
将 A 向左实施比特 shift 至 B 后,把结果输入到 C 位置。
RSR A B C
Rigiht
Shift
将 A 向右实施比特 shift 至 B 后,把结果输入到 C 位置。
ADR系列操作手册 Rev.A Apr.2009
- Page 93 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 94
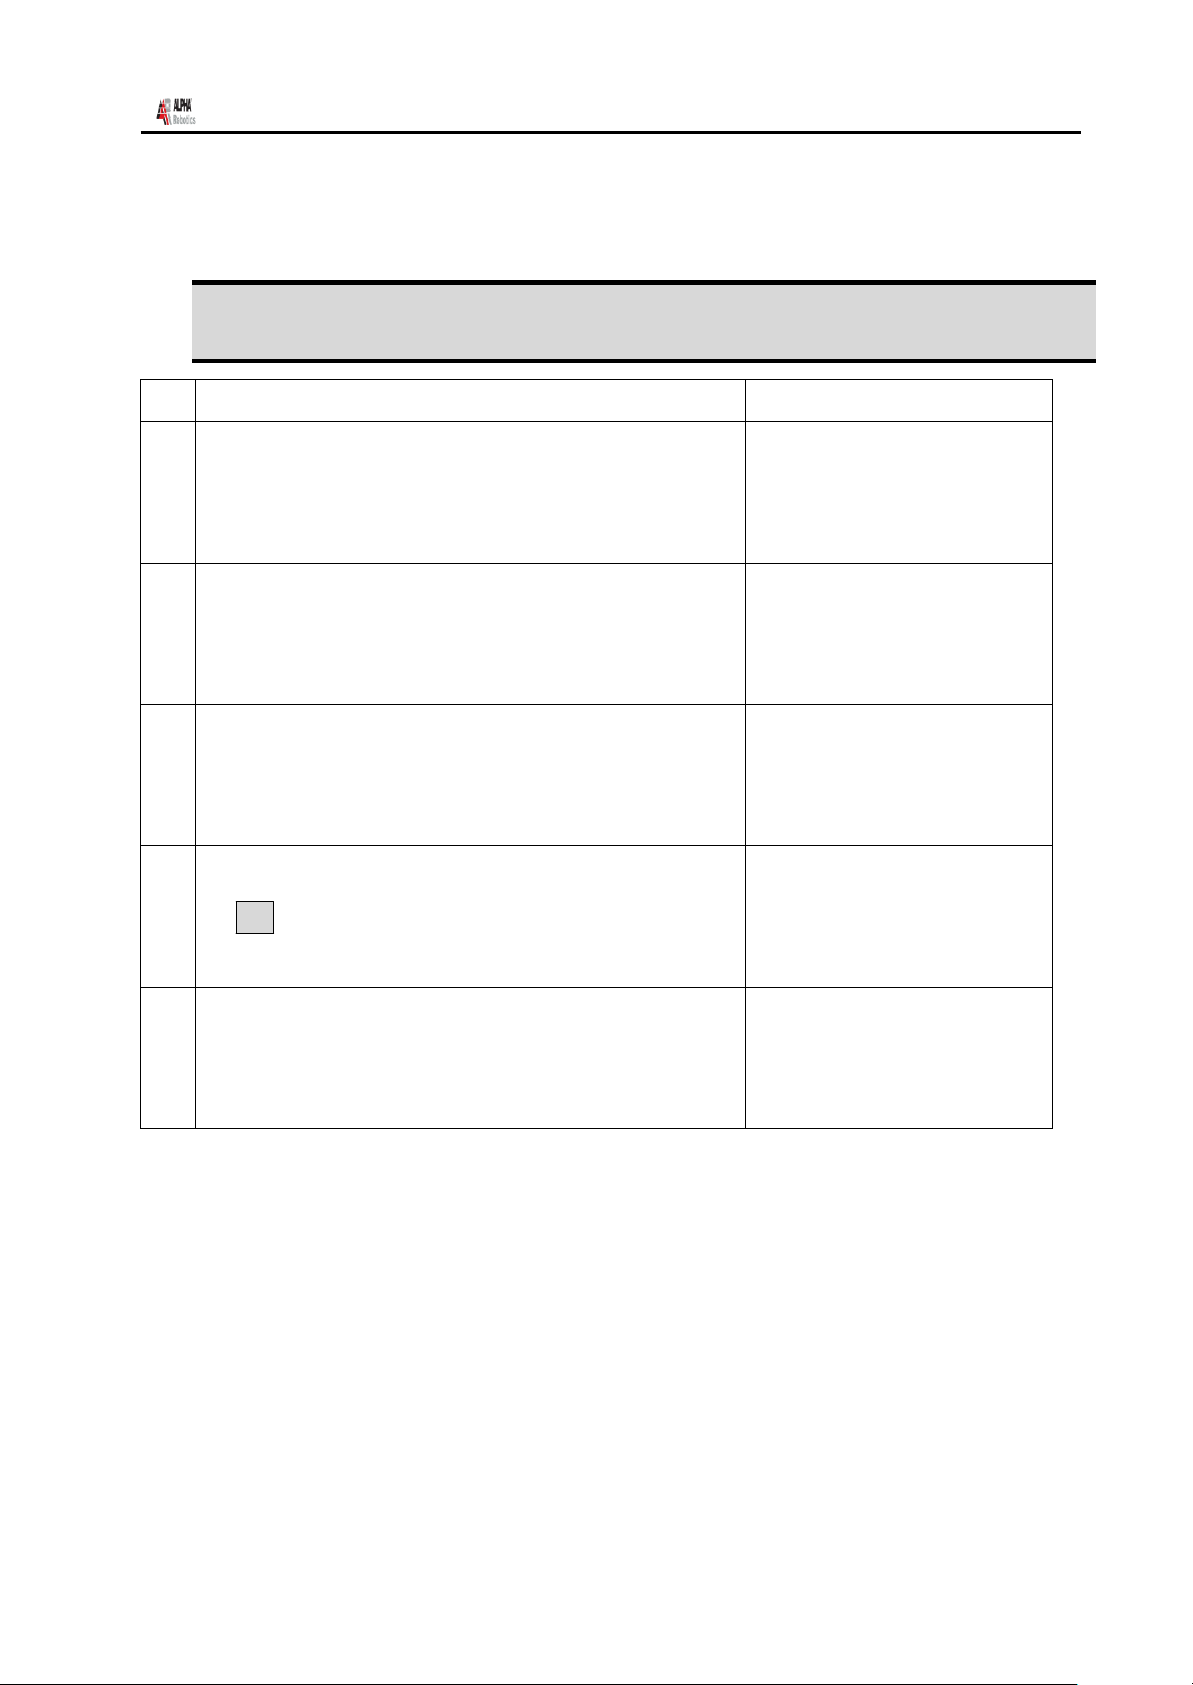
命令
画面显示
1
按 Shift/Char + 菜单 2 键后,变更模式。
PROG:00 AUTO
Press Move Key
Cycle Counter:0
Mode PLC Clear Exit
2
按 F2 后选择 PLC。
PROG:PLC_0 [STOP]
RUN
3
按▲▼键,选择程序编号。
PROG:PLC_1 [STOP]
RUN
4
按 F1,执行程序。
按 ESC ,可以从当前画面退出。但 PLC 程序继续执
行。
PROG:PLC_1 [PLAY]
RUN
5
若希望停止 PLC 程序,则按 STOP 键。
PROG:PLC_1 [STOP]
RUN
ADR系列操作手册 Rev.A Apr.2009
2. PLC
file
的执行
- Page 94 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 95
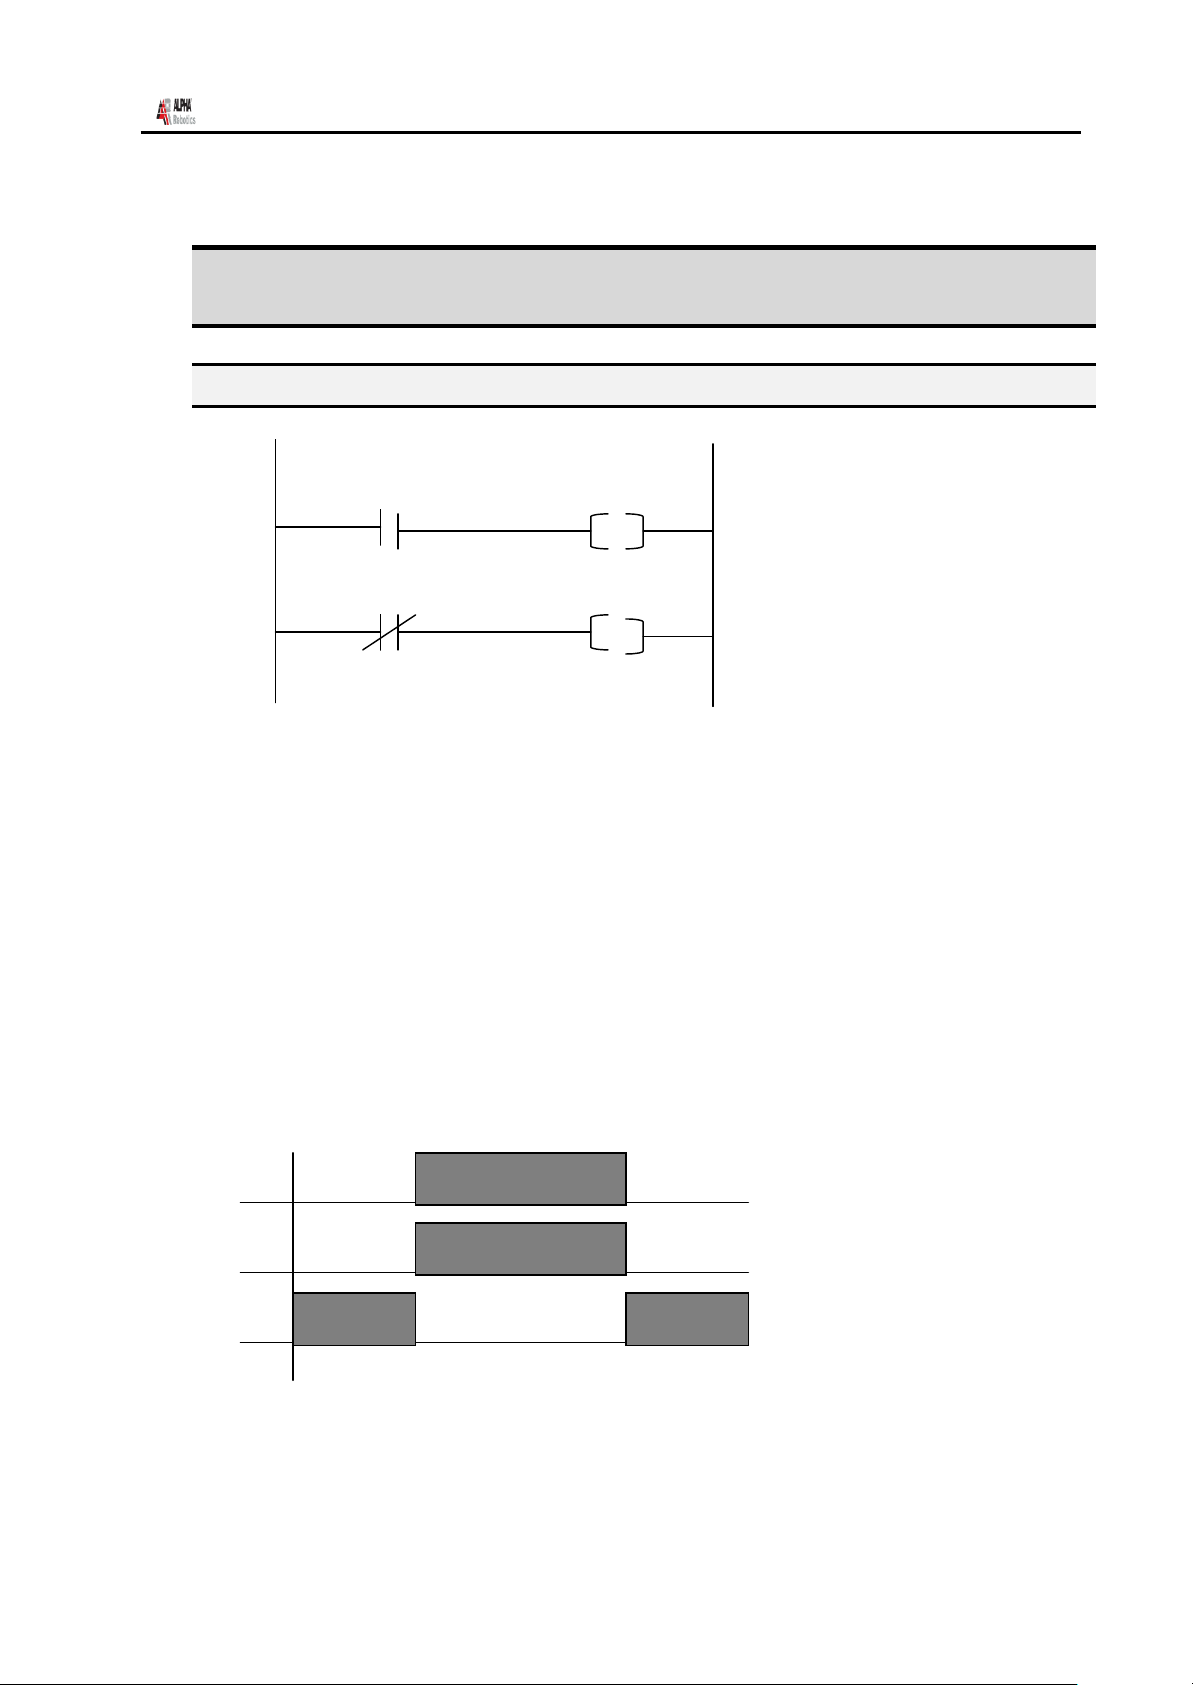
ADR系列操作手册 Rev.A Apr.2009
3. PLC 编程例题
3.1. LD / LDNOT /OUT
X10
X10
[Content]
泛用输入 10 号为 ON, 则泛用输出 15 号为 ON,
泛用输出 10 号为 OFF, 则泛用输出 15 号为 OFF,
[Program]
LD X10
OUT Y15
LDNOT X10
OUT Y10
END
[Time Chart]
X10
Y15
Y10
Y15
Y10
泛用输出 1F 号为 OFF。
泛用输出 1F 号为 ON。
- Page 95 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 96
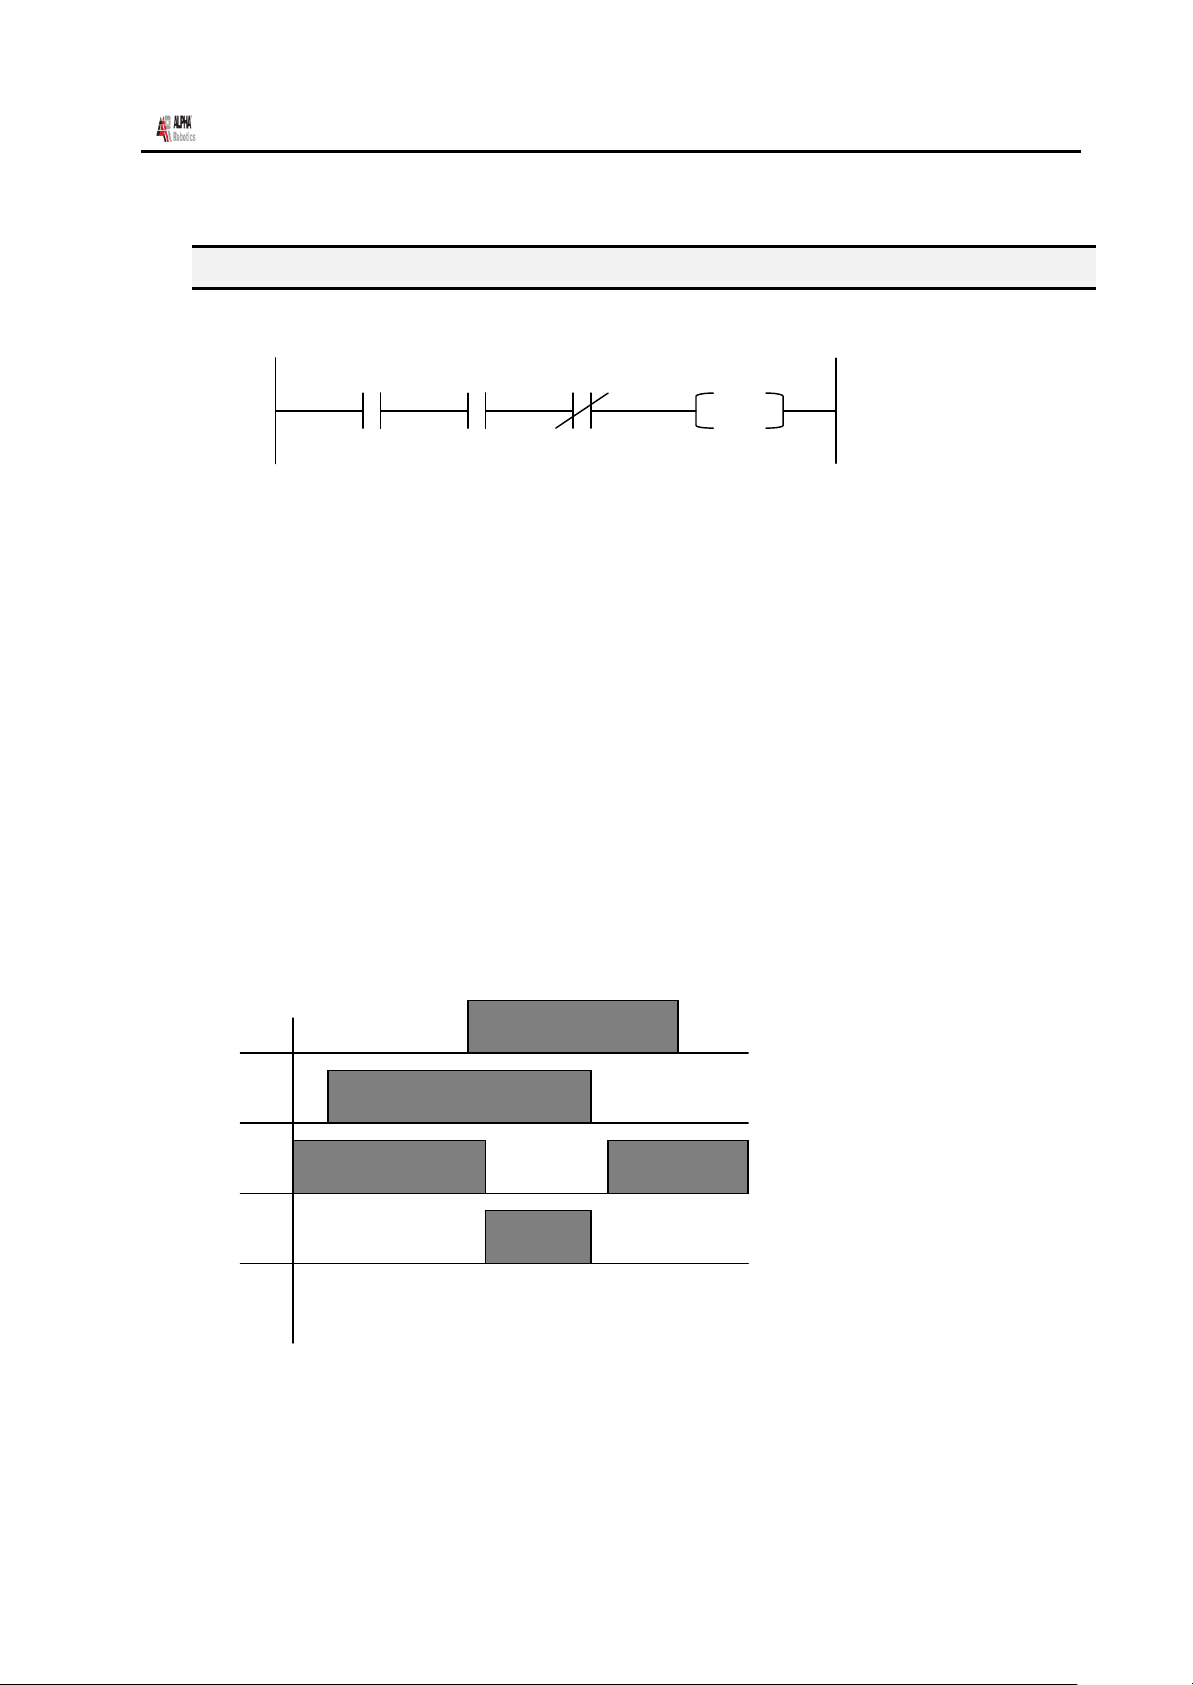
ADR系列操作手册 Rev.A Apr.2009
3.2. AND / ANDNOT
X11 X12 X13
[Content]
泛用输入 11 号为 ON,
泛用输入 12 号为 ON,
泛用输入 13 号为 OFF, 则泛用输出 10 号为 ON。
[Program]
LD X11
AND X12
ANDNOT X13
OUT Y10
END
[Time Chart]
Y10
X11
X12
X13
Y10
- Page 96 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 97
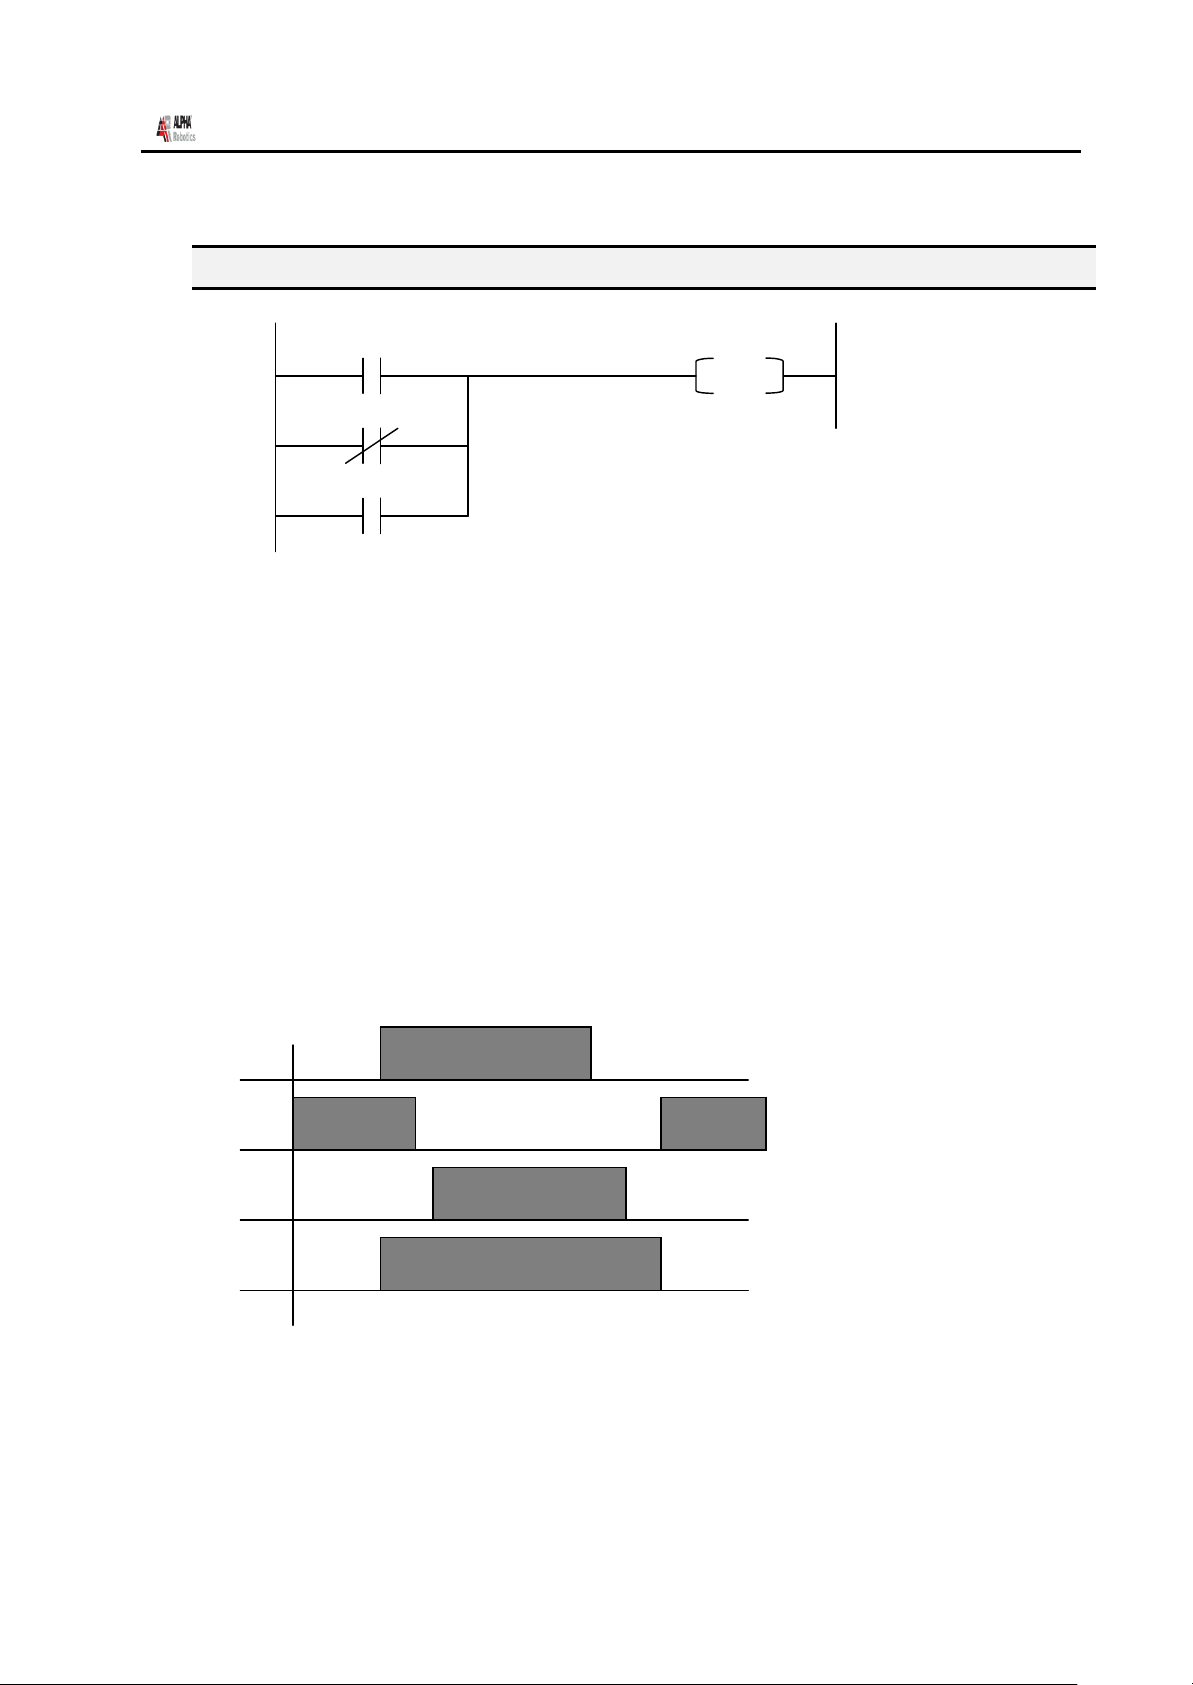
ADR系列操作手册 Rev.A Apr.2009
3.3. OR / ORNOT
X11
X12
X13
[Content]
泛用输入 11 号为 ON 或
泛用输入 12 号为 OFF 或
泛用输入 13 号为 ON, 则泛用输出 10 号为 ON。
[Program]
LD X11
ORNOT X12
OR X13
OUT Y10
END
[Time Chart]
Y10
X11
X12
X13
Y10
- Page 97 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 98
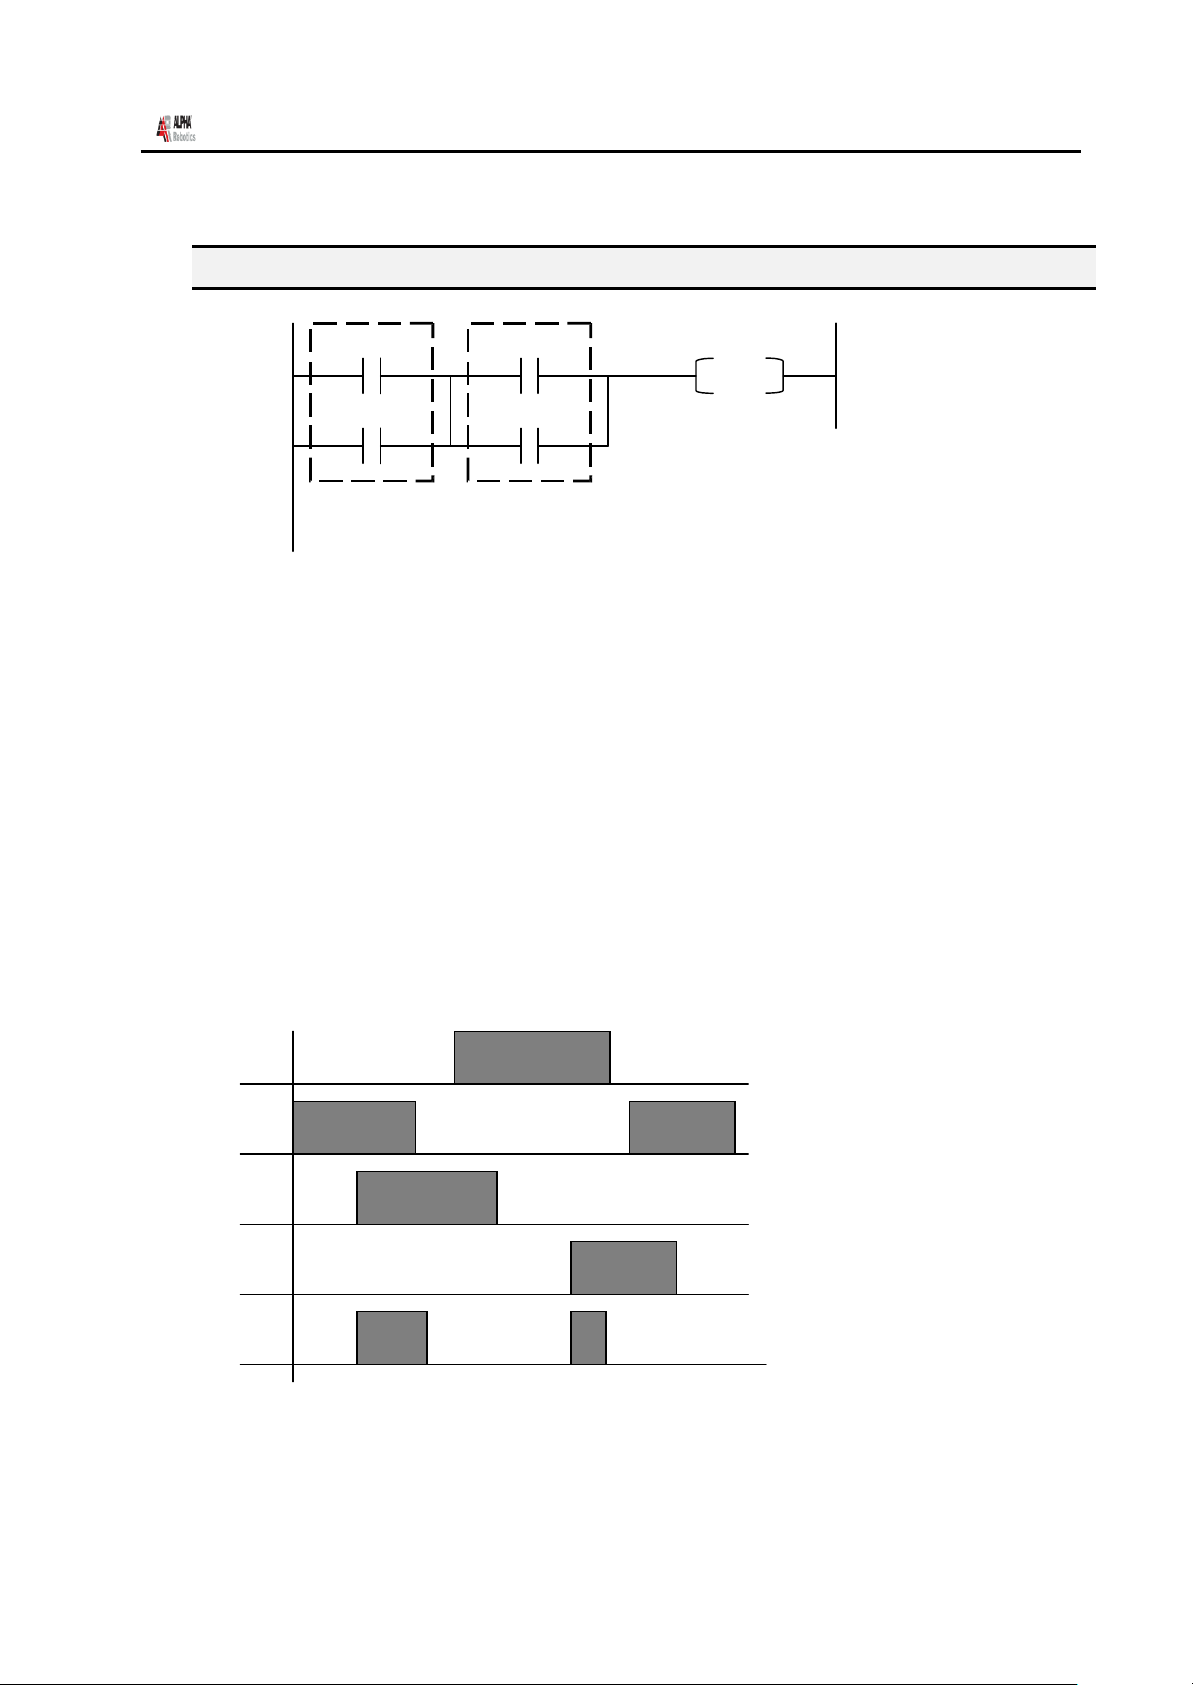
ADR系列操作手册 Rev.A Apr.2009
3.4. ANDBK
X11 X13
Y10
X12 X14
[Content]
泛用输入 11 号或 12 号中有一个为 ON,
泛用输入 13 号或 14 号中有一个为 ON, 则泛用输出 10 号为 ON。
[Program]
LD X11
OR X12
LD X13
OR X14
ANDBK
OUT Y10
END
[Time Chart]
X11
X12
X13
X14
Y10
- Page 98 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 99
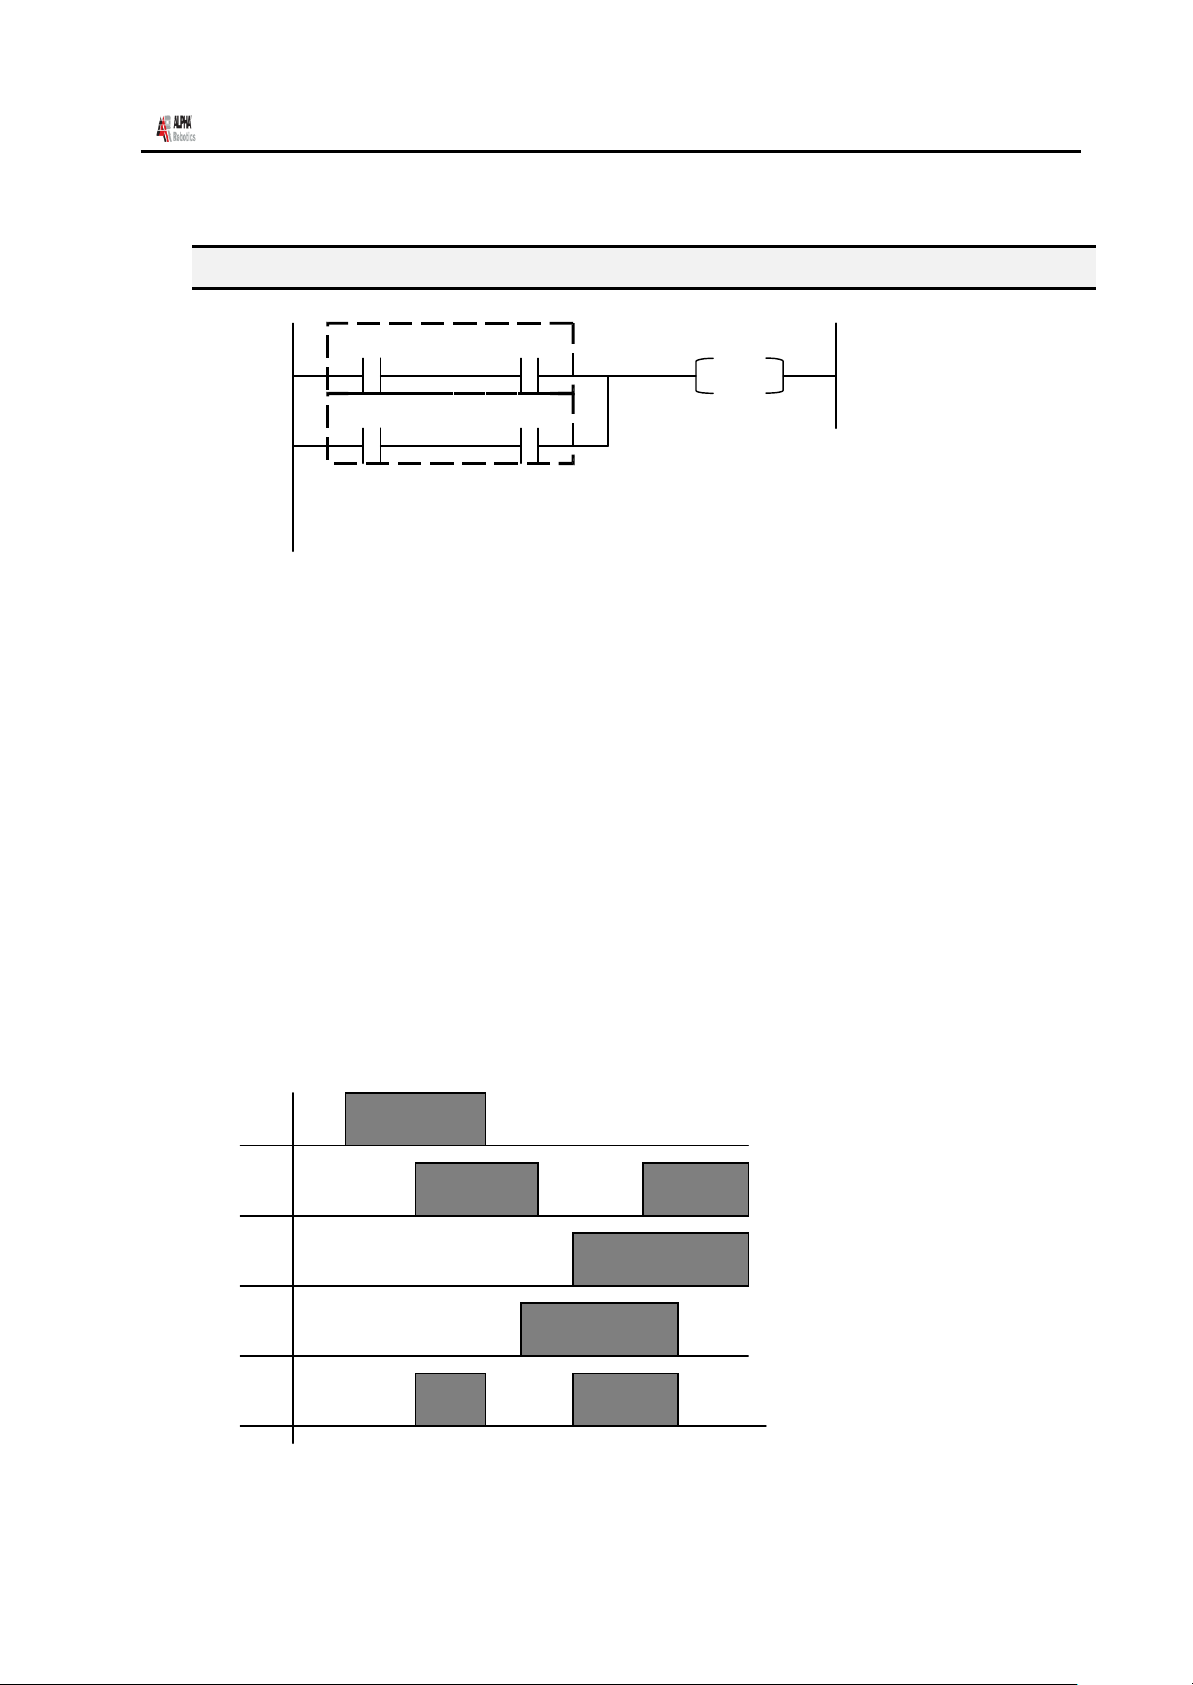
ADR系列操作手册 Rev.A Apr.2009
3.5. ORBK
X11 X12
X13 X14
[Content]
泛用输入 11 号为 ON,12 号为 ON 或
泛用输入 13 号为 ON,14 号为 ON,
则泛用输出 10 号为 ON。
[Program]
LD X11
AND X12
LD X13
AND X14
ORBK
OUT Y10
END
[Time Chart]
Y10
X11
X12
X13
X14
- Page 99 -
© 2009 ALPHA ROBOTICS.CO., LTD.
Page 100
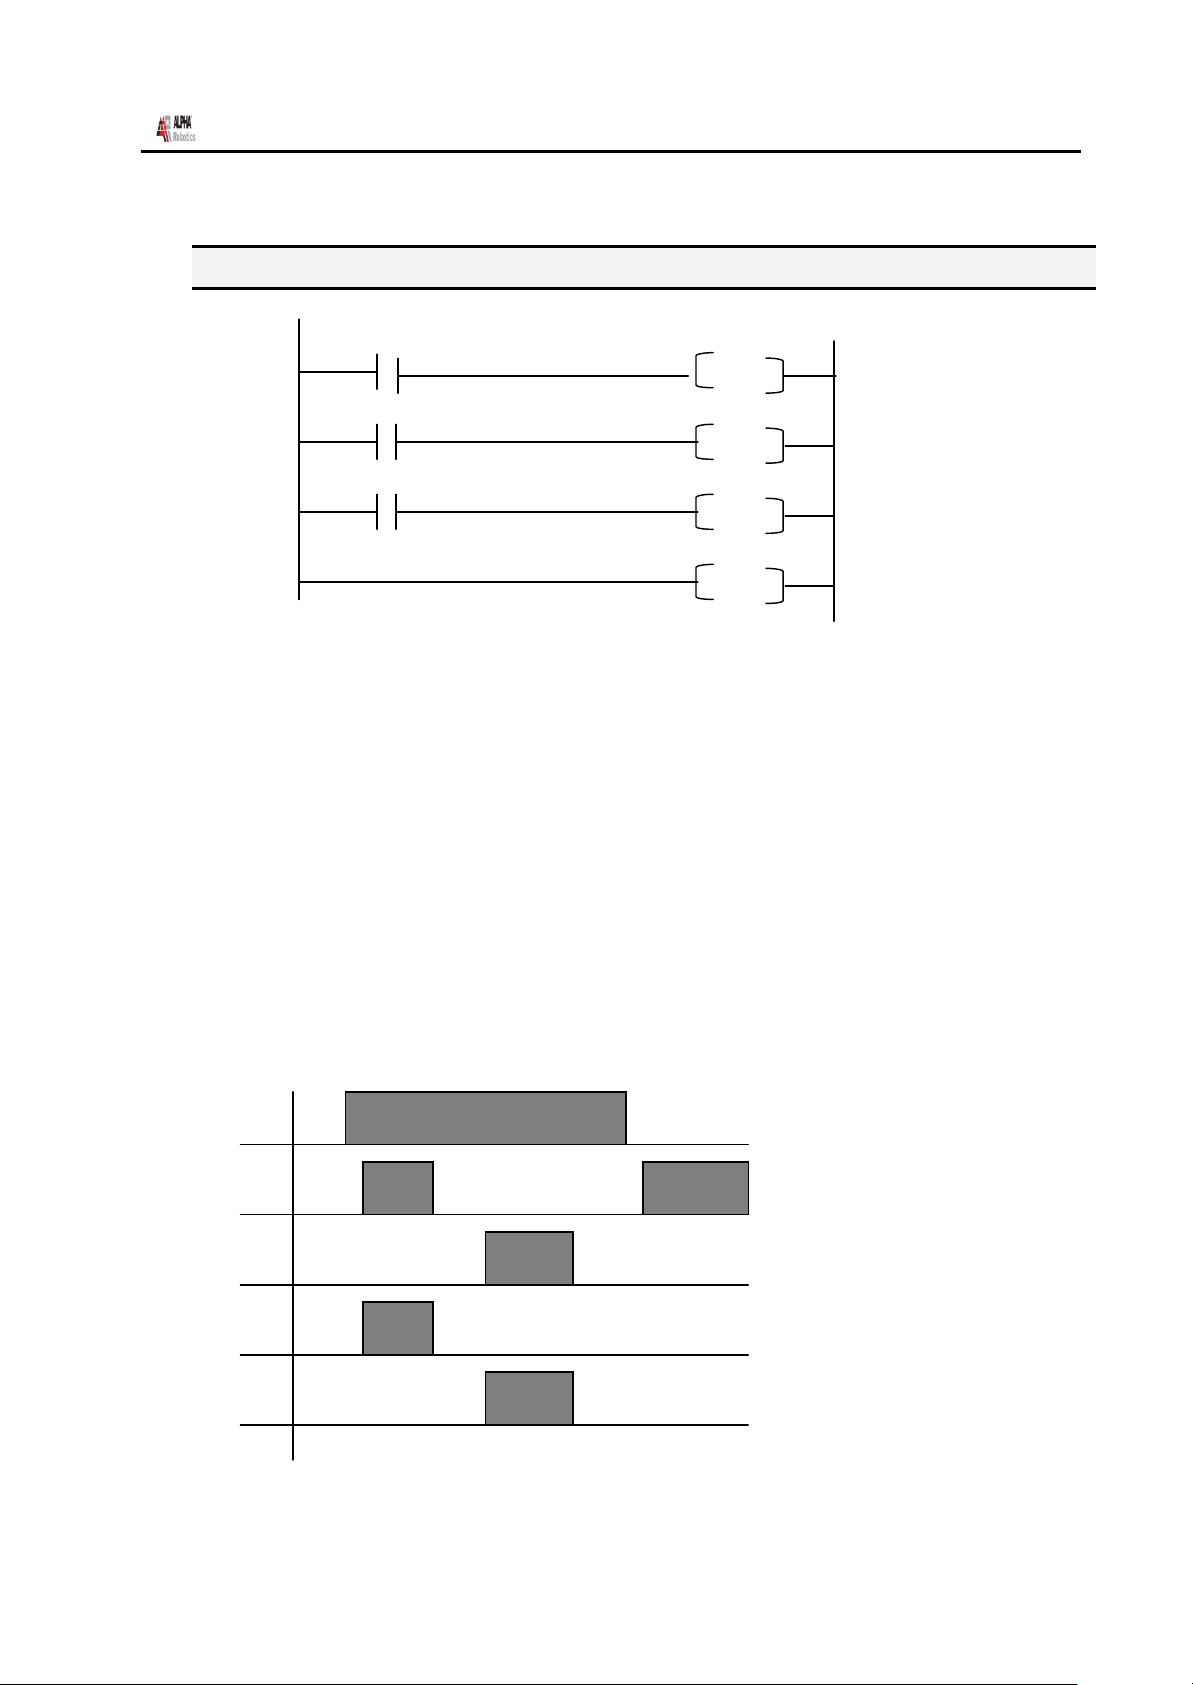
ADR系列操作手册 Rev.A Apr.2009
Y10
3.6. MC/MCR
[Content]
MC 的输入条件为 ON,则处理到相同的 MCR 为止。
[Program]
LD X11
MC
LD X12
OUT Y10
LD X14
OUT Y11
MCR
END
[Time Chart]
X11
X12
X14
MC
Y10
Y11
MCR
X11
X12
X14
Y10
- Page 100 -
© 2009 ALPHA ROBOTICS.CO., LTD.
 Loading...